

Modèle de concours : CNC 2024 — Génie mécanique (filière TSI) — Concours National Commun d'accès aux écoles d'ingénieurs
⬇️ Télécharger le PDF Adresse permanente : wadifa-info.com/fr/modele-concours/3965
En bref
Ce document est une ancienne épreuve écrite du concours de Accès aux écoles d'ingénieurs (CPGE) organisé par Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun (2024), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits.
- Organisme
- Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun
- Grade
- Accès aux écoles d'ingénieurs (CPGE)
- Spécialité
- Génie mécanique — filière TSI
- Année
- 2024
- Pages
- 15
- Langue des questions
- français
- Correction
- pas encore disponible
Pages du modèle (15)
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
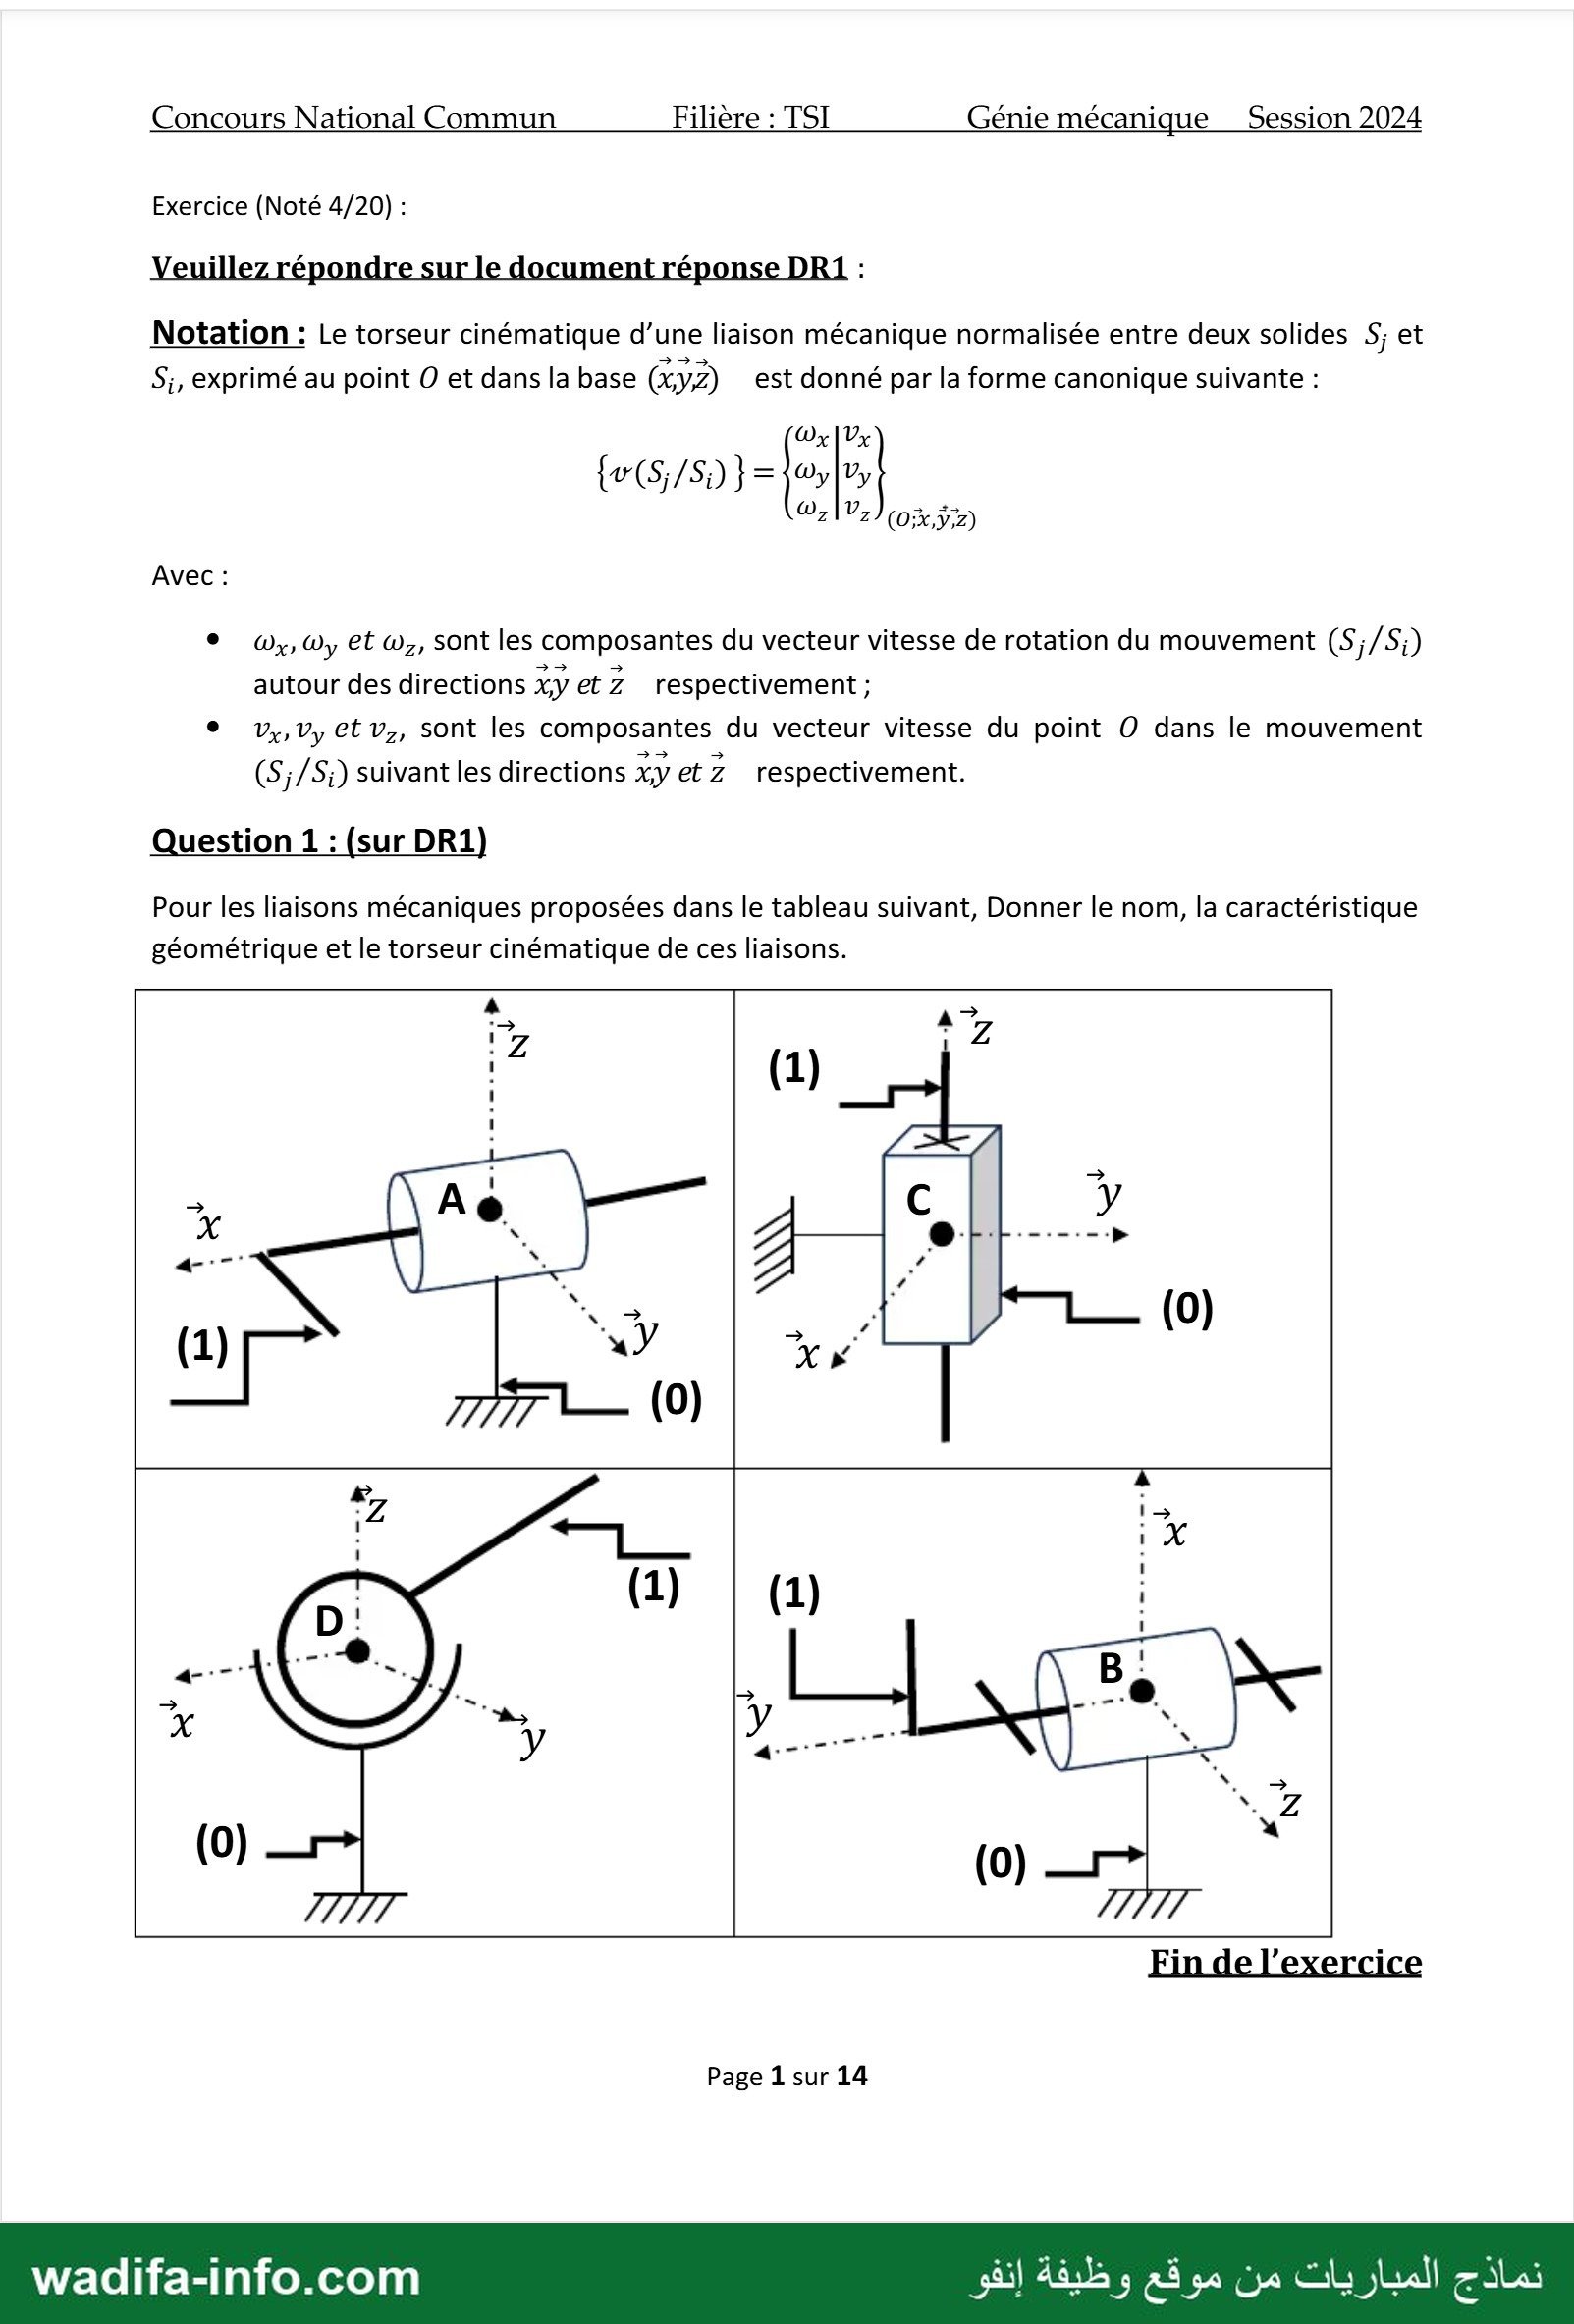
Exercice (Noté 4/20) :
Notation : Le torseur cinématique d’une liaison mécanique normalisée entre deux solides S; et
S;, exprimé au point 0 et dans la base (xy2) est donné par la forme canonique suivante :
بوث Ux
{e(S;/5:) } = | 1
Pz1Vz/(0%,3:2)
Avec :
° رونا رن et رونا Sont les composantes du vecteur vitesse de rotation du mouvement (S;/S:)
autour des directions xY et z respectivement ;
٠ v,,vyet v,, sont les composantes du vecteur vitesse du point 0 dans le mouvement
(S;/5;) suivant les directions XY etz respectivement.
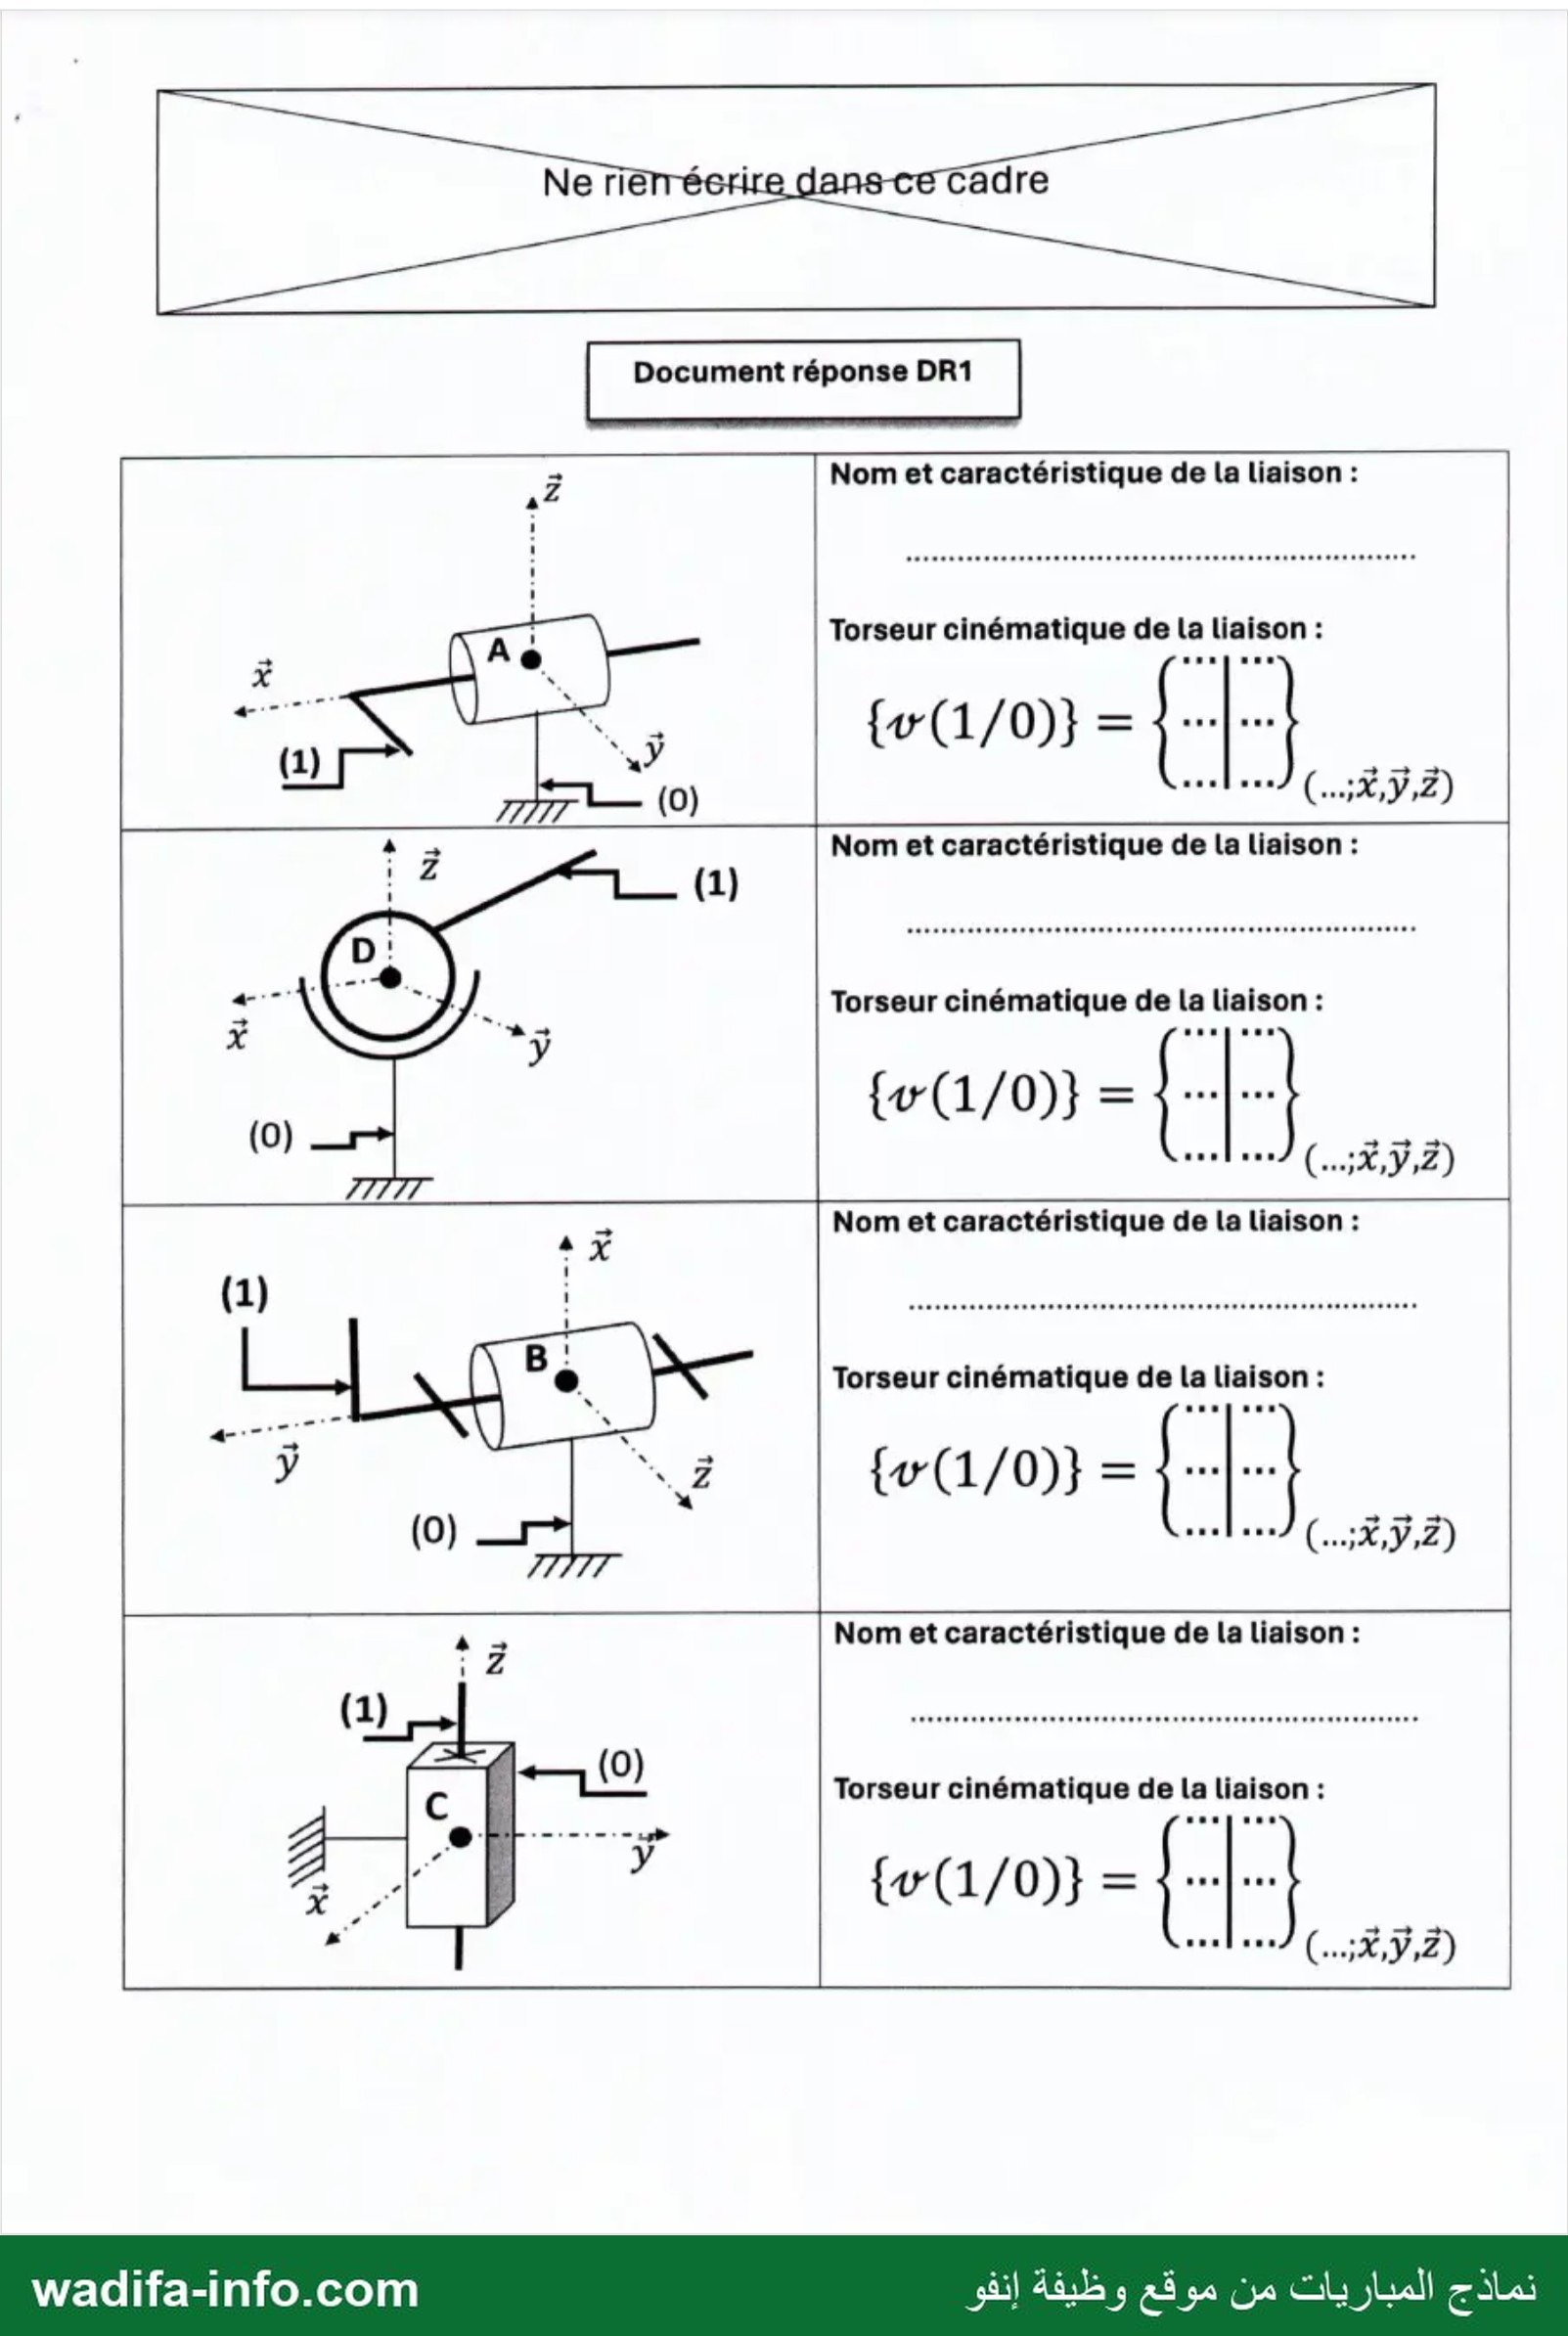
Question 1 : (sur DR1)
Pour les liaisons mécaniques proposées dans le tableau suivant, Donner le nom, la caractéristique
géométrique et le torseur cinématique de ces liaisons.
LE 4
. 1 0 y
ار Li 5 ..—.—.
(1) | x X
(1) | (1) ْ
ا-ه > À : ٍ 13
x us ل 1
ا هر و" ES
Page 1 sur 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
Système de numérisation tridimensionnelle
Problème :
Présentation du système :
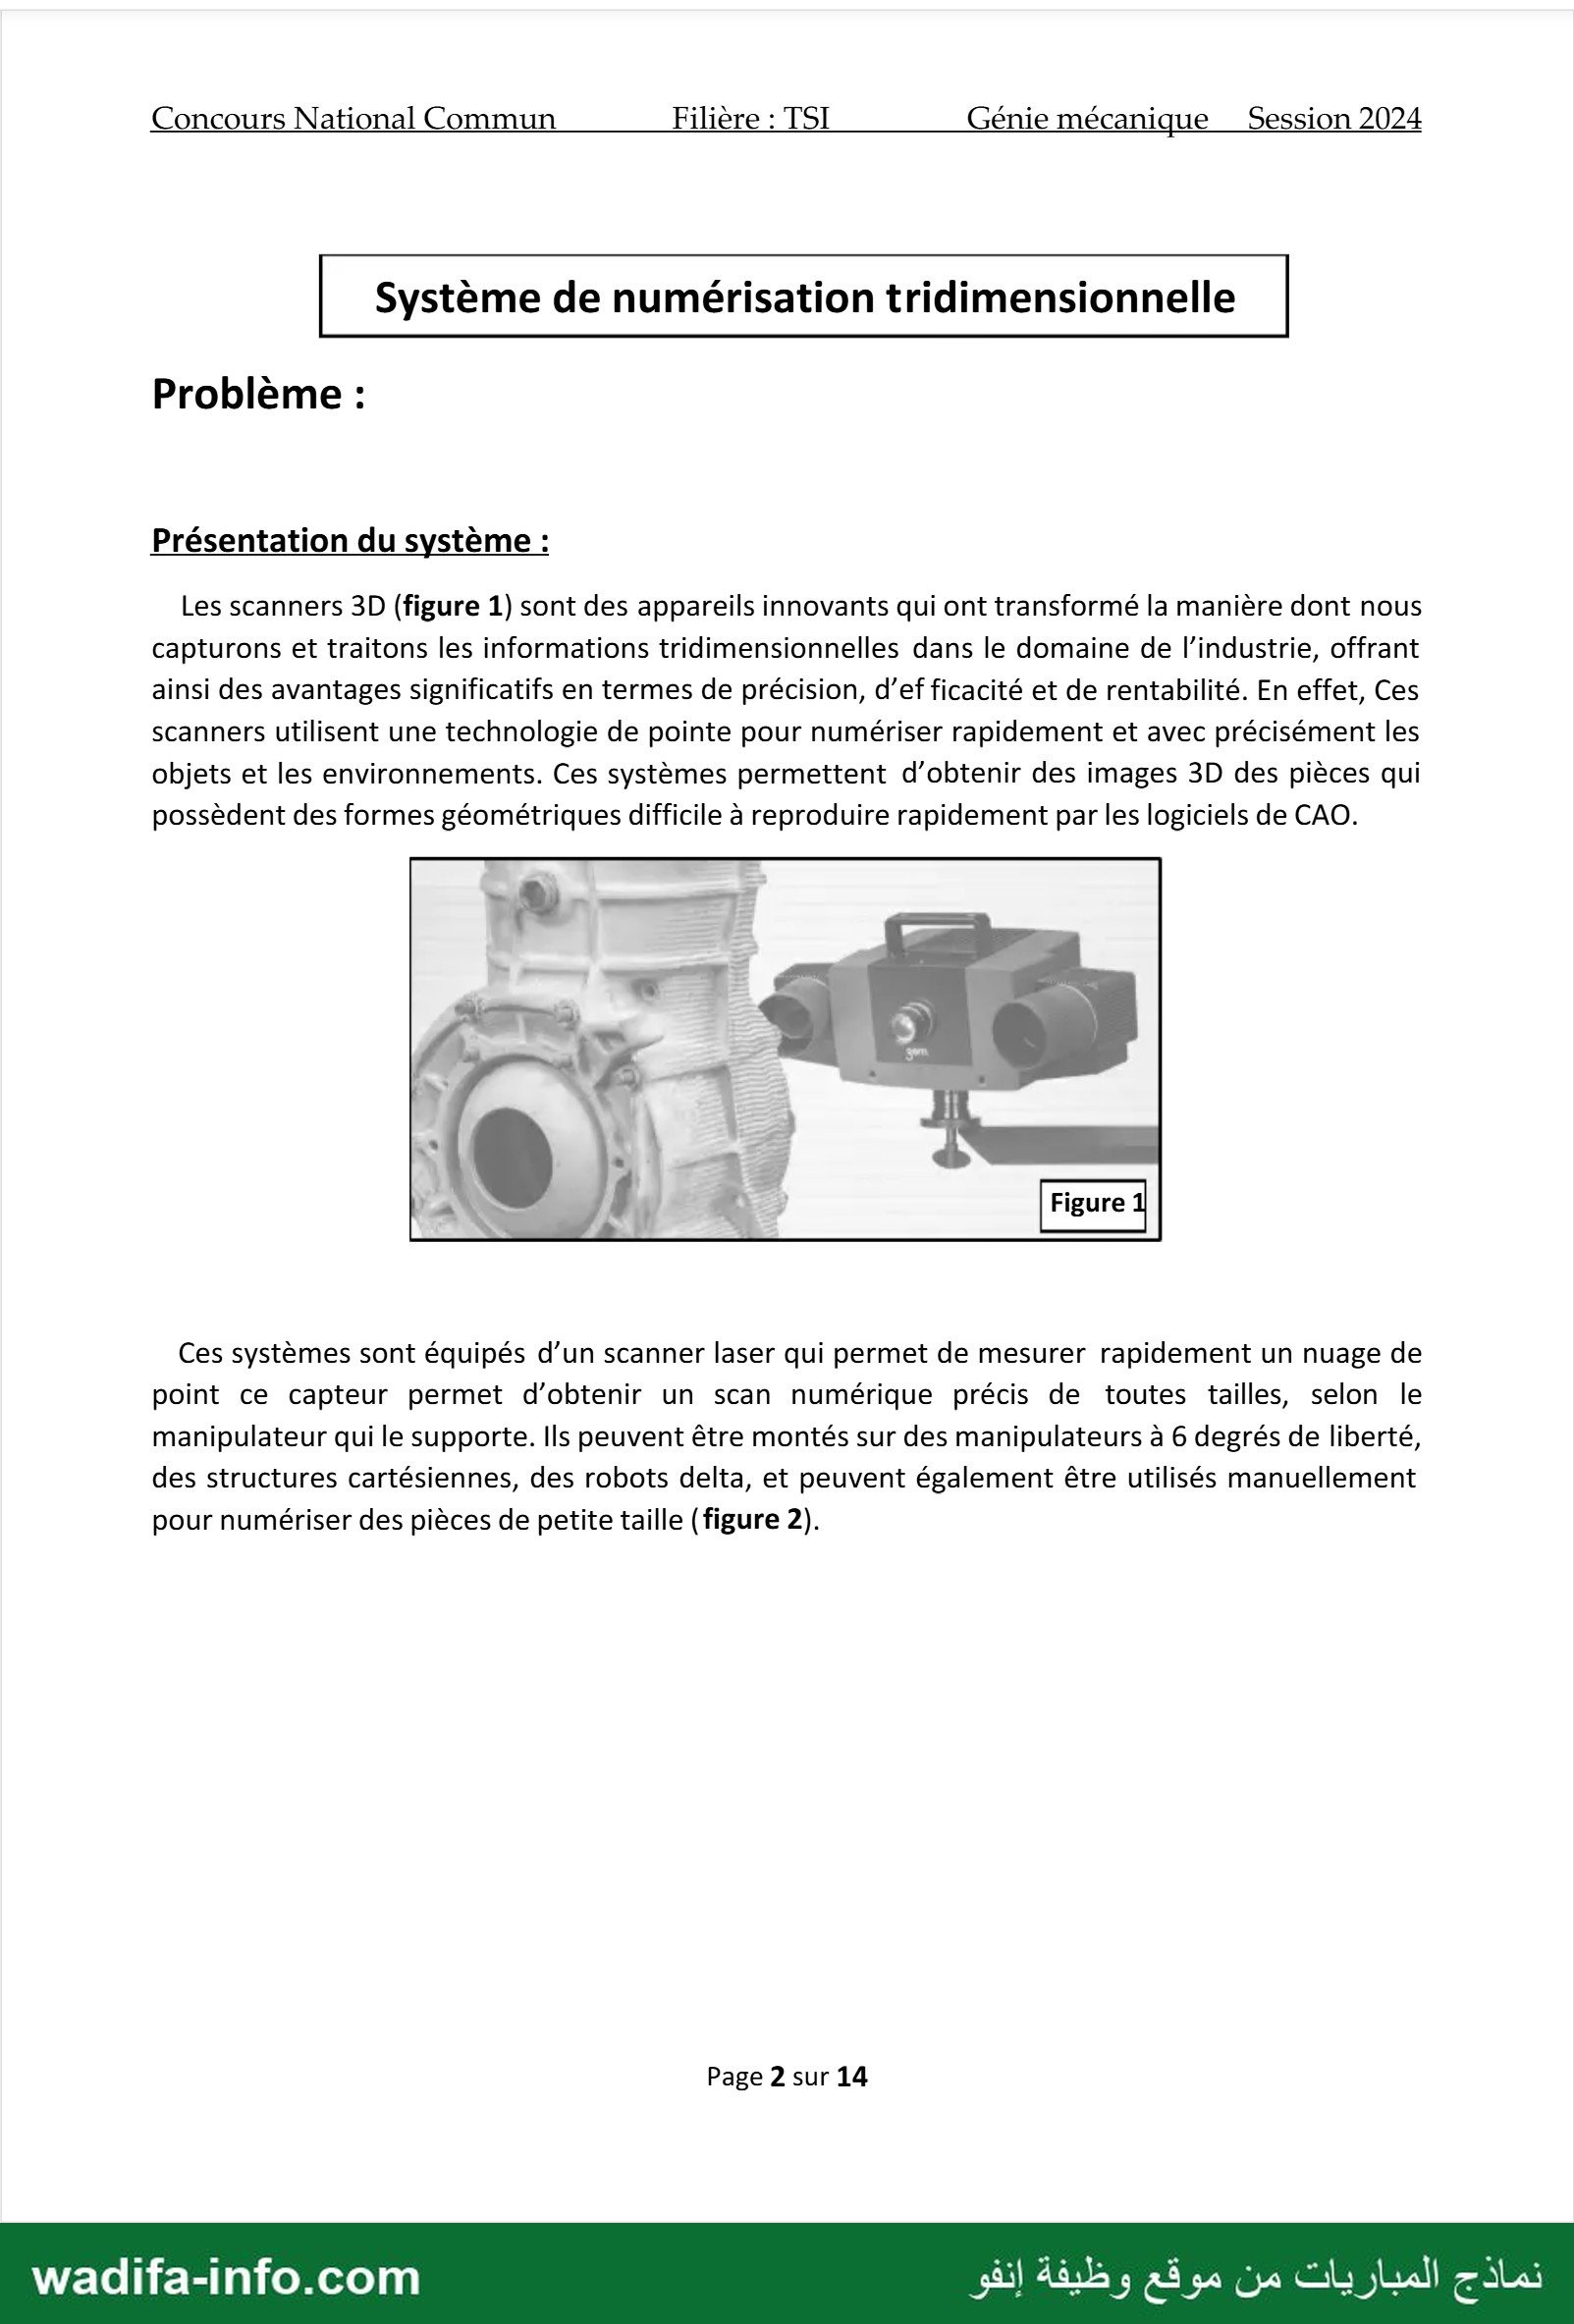
Les scanners 3D (figure 1) sont des appareils innovants qui ont transformé la manière dont nous
capturons et traitons les informations tridimensionnelles dans le domaine de l’industrie, offrant
ainsi des avantages significatifs en termes de précision, d’ef ficacité et de rentabilité. En effet, Ces
scanners utilisent une technologie de pointe pour numériser rapidement et avec précisément les
objets et les environnements. Ces systèmes permettent d'obtenir des images 3D des pièces qui
possèdent des formes géométriques difficile à reproduire rapidement par les logiciels de CAO.
PRE |
Ve — 1
Ces systèmes sont équipés d’un scanner laser qui permet de mesurer rapidement un nuage de
point ce capteur permet d'obtenir un scan numérique précis de toutes tailles, selon le
manipulateur qui le supporte. Ils peuvent être montés sur des manipulateurs à 6 degrés de liberté,
des structures cartésiennes, des robots delta, et peuvent également être utilisés manuellement
pour numériser des pièces de petite taille (figure 2).
Page 2 sur 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
_ La
2خ L
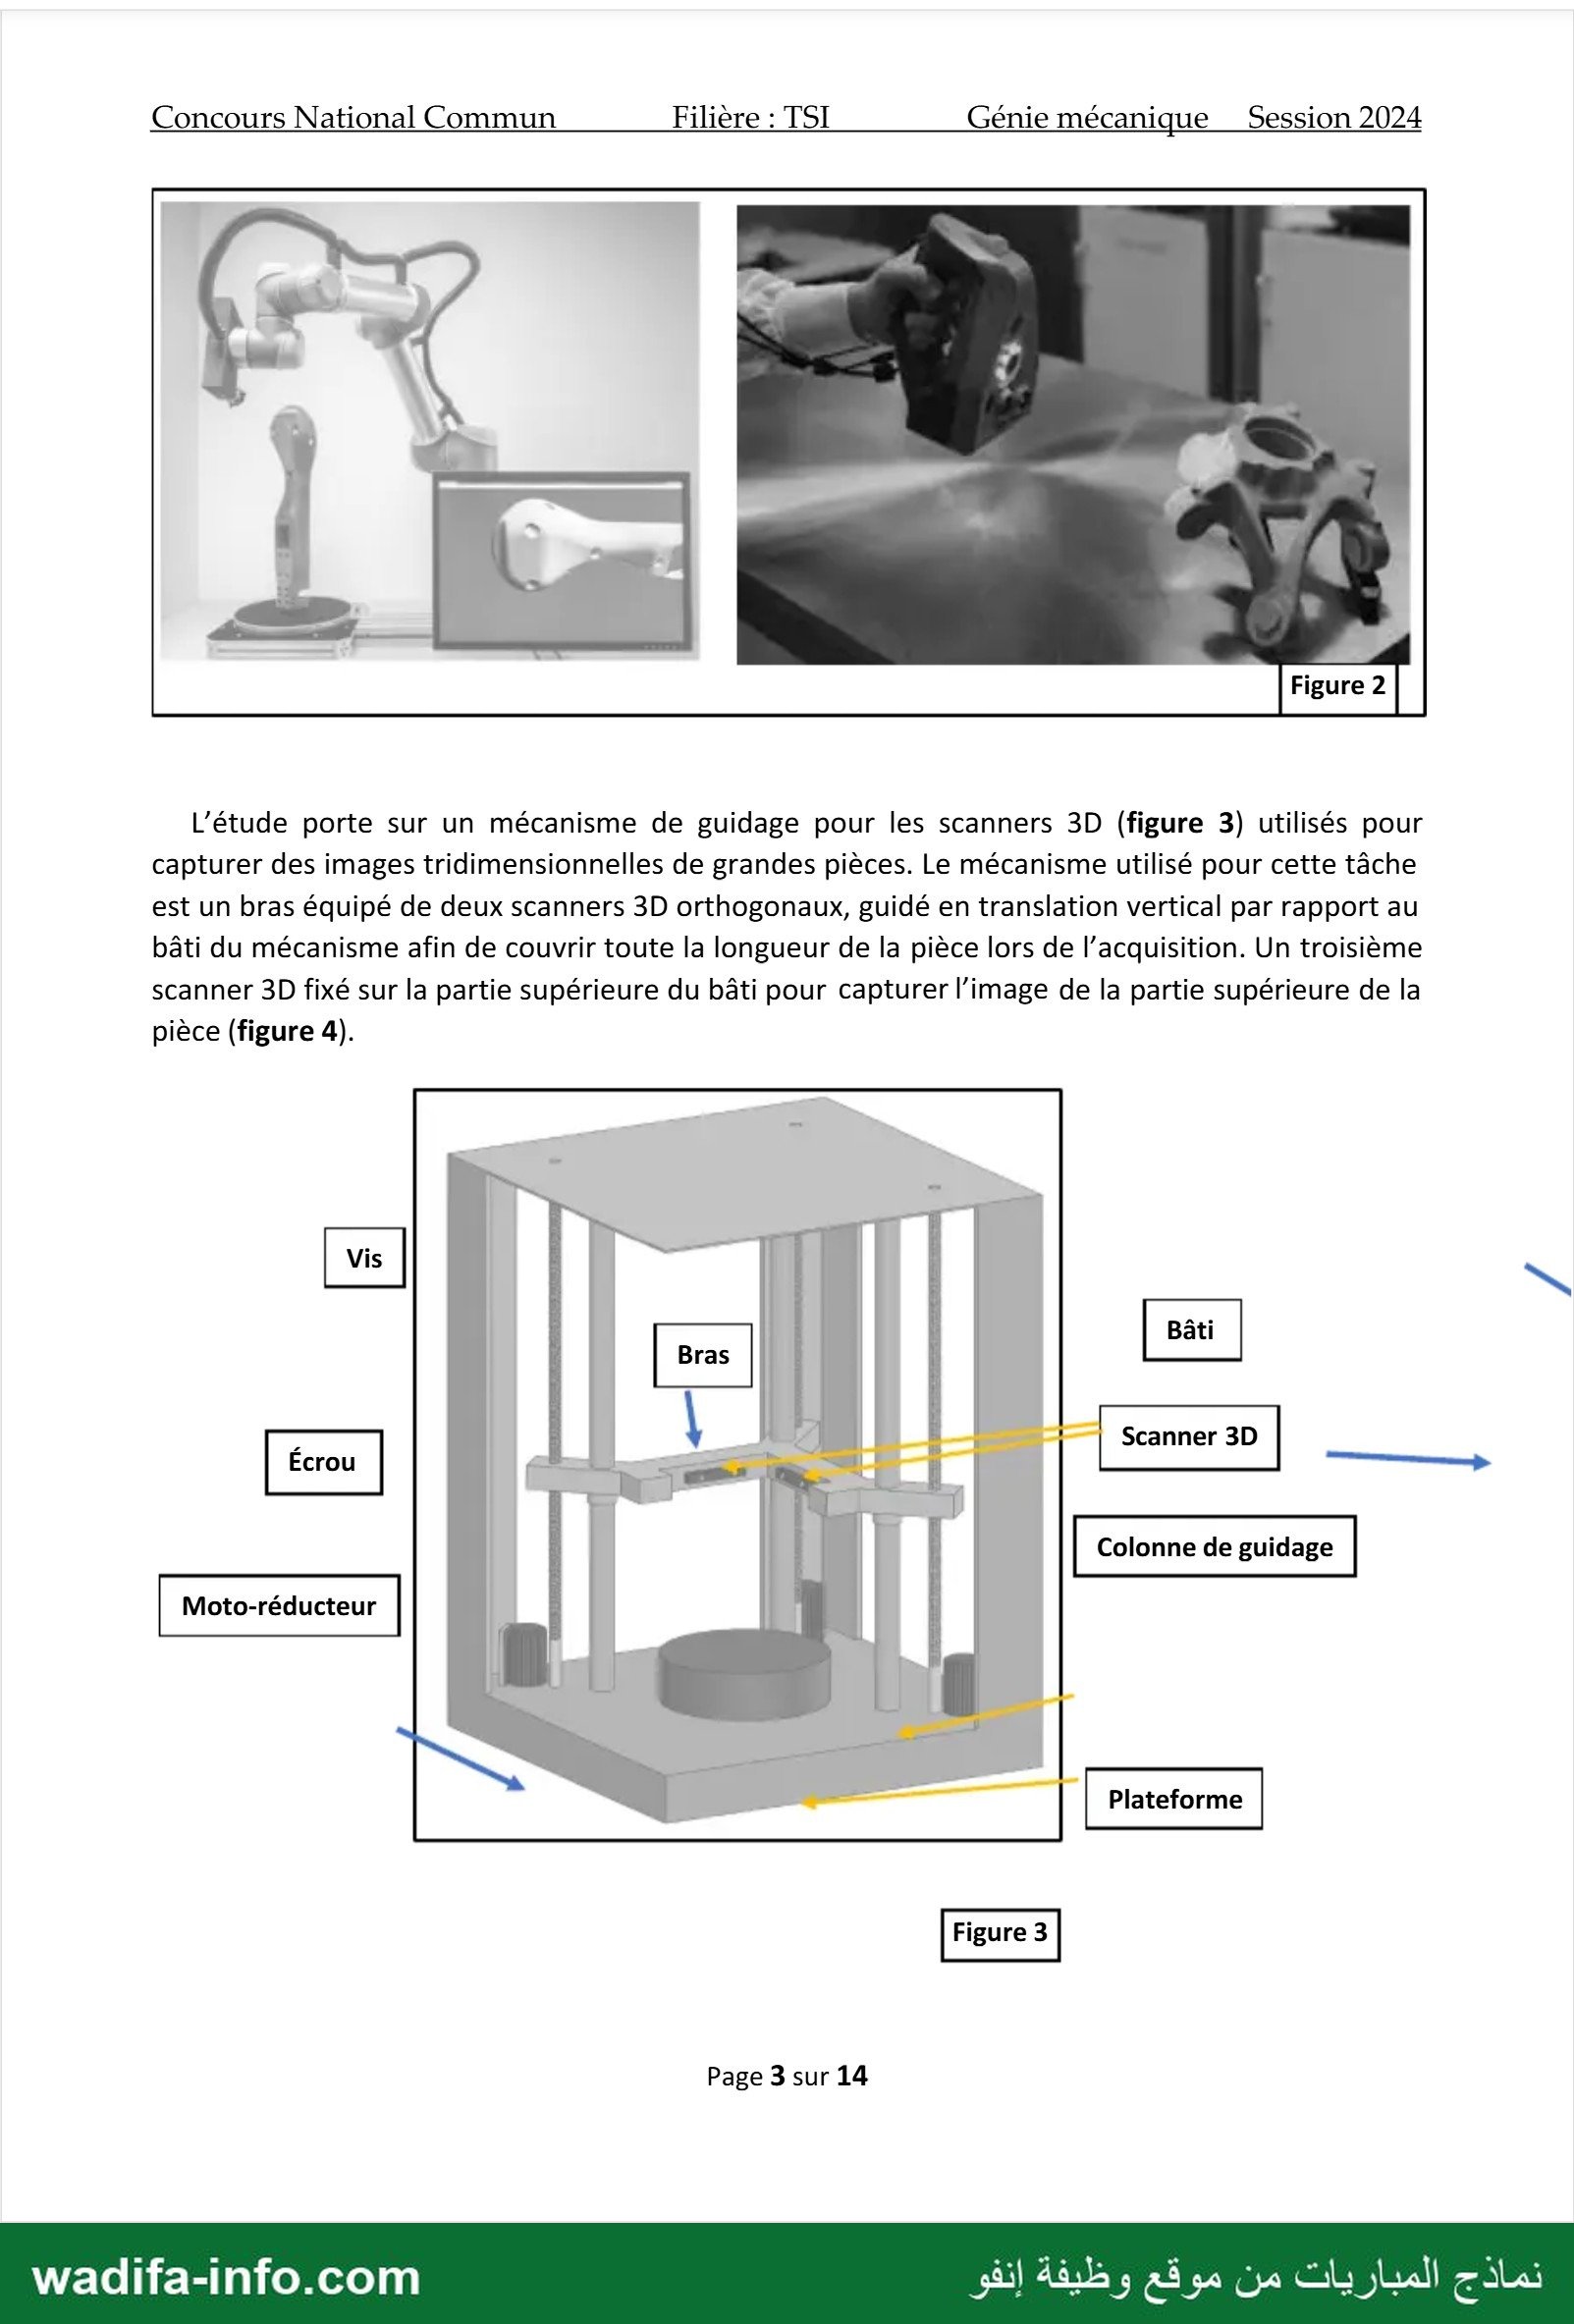
L'étude porte sur un mécanisme de guidage pour les scanners 3D (figure 3) utilisés pour
capturer des images tridimensionnelles de grandes pièces. Le mécanisme utilisé pour cette tâche
est un bras équipé de deux scanners 3D orthogonaux, guidé en translation vertical par rapport au
bâti du mécanisme afin de couvrir toute la longueur de la pièce lors de l’acquisition. Un troisième
scanner 3D fixé sur la partie supérieure du bâti pour capturer l’image de la partie supérieure de la
pièce (figure 4).
| punir
\ = 16 = 1 | Scanner 3D |
-B- - Re El “| جب_سسييسيسه
ï Colonne de guidage
Page 3 sur 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
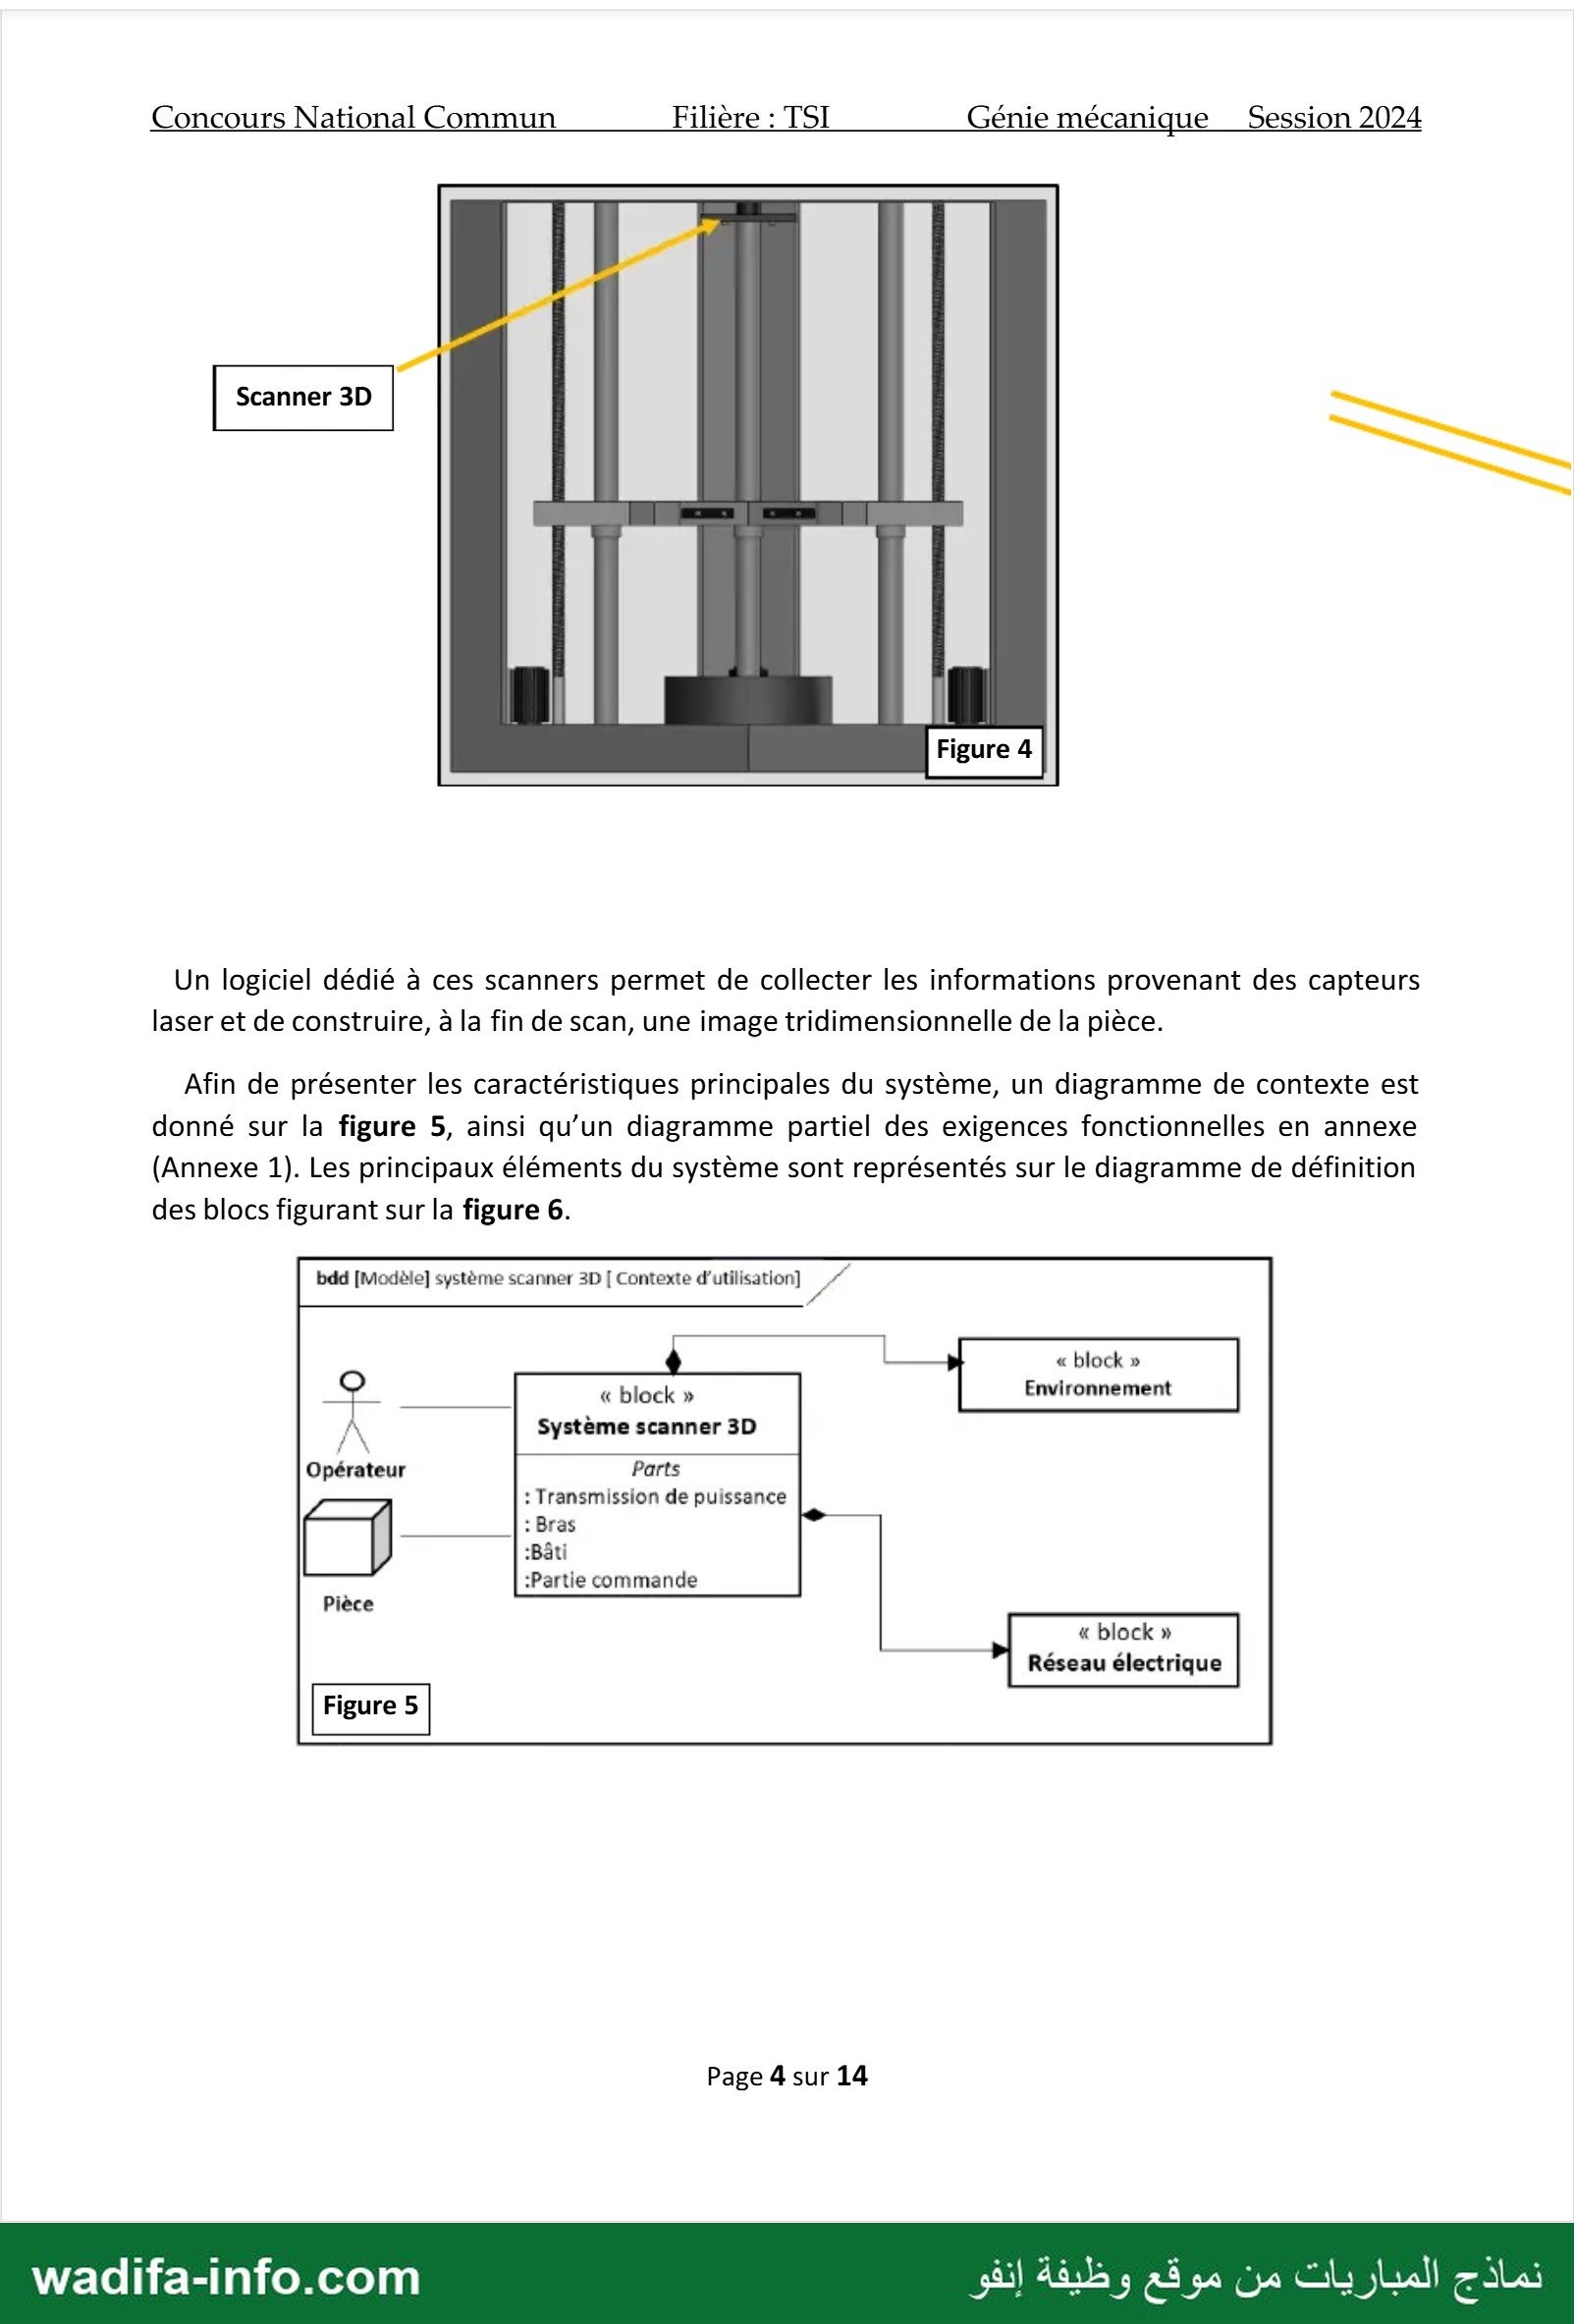
Un logiciel dédié à ces scanners permet de collecter les informations provenant des capteurs
laser et de construire, à la fin de scan, une image tridimensionnelle de la pièce.
Afin de présenter les caractéristiques principales du système, un diagramme de contexte est
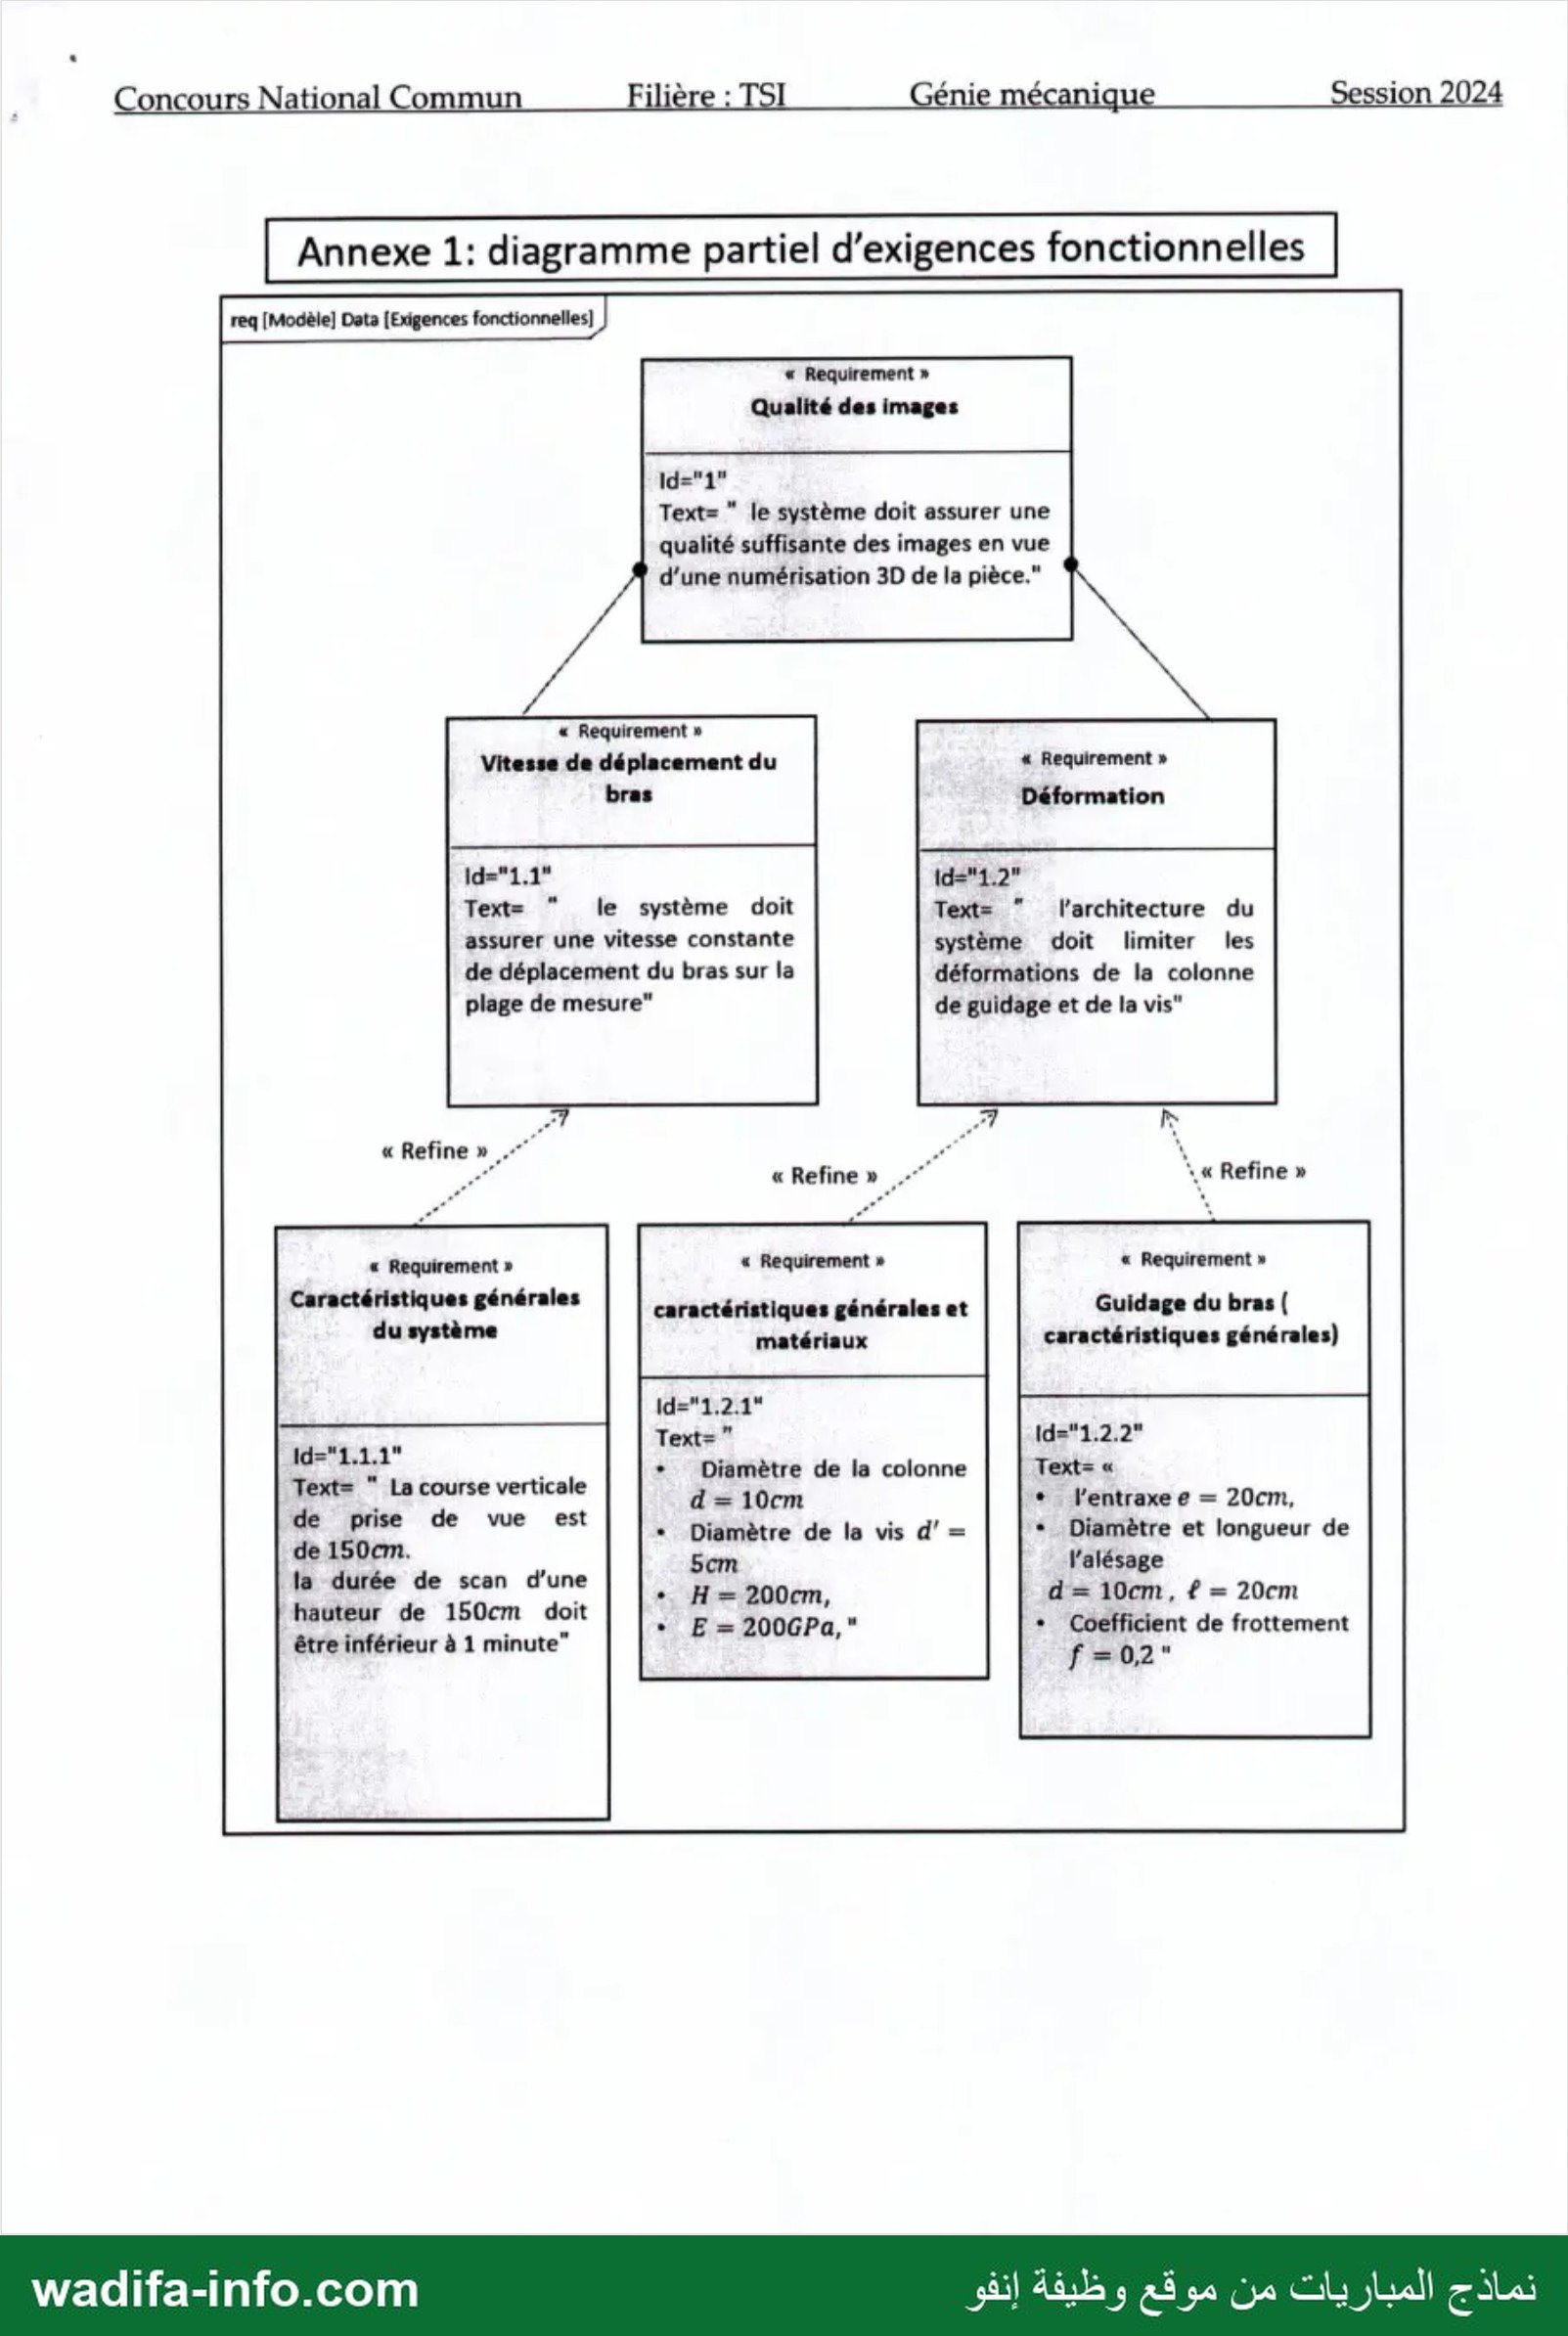
donné sur la figure 5, ainsi qu’un diagramme partiel des exigences fonctionnelles en annexe
(Annexe 1). Les principaux éléments du système sont représentés sur le diagramme de définition
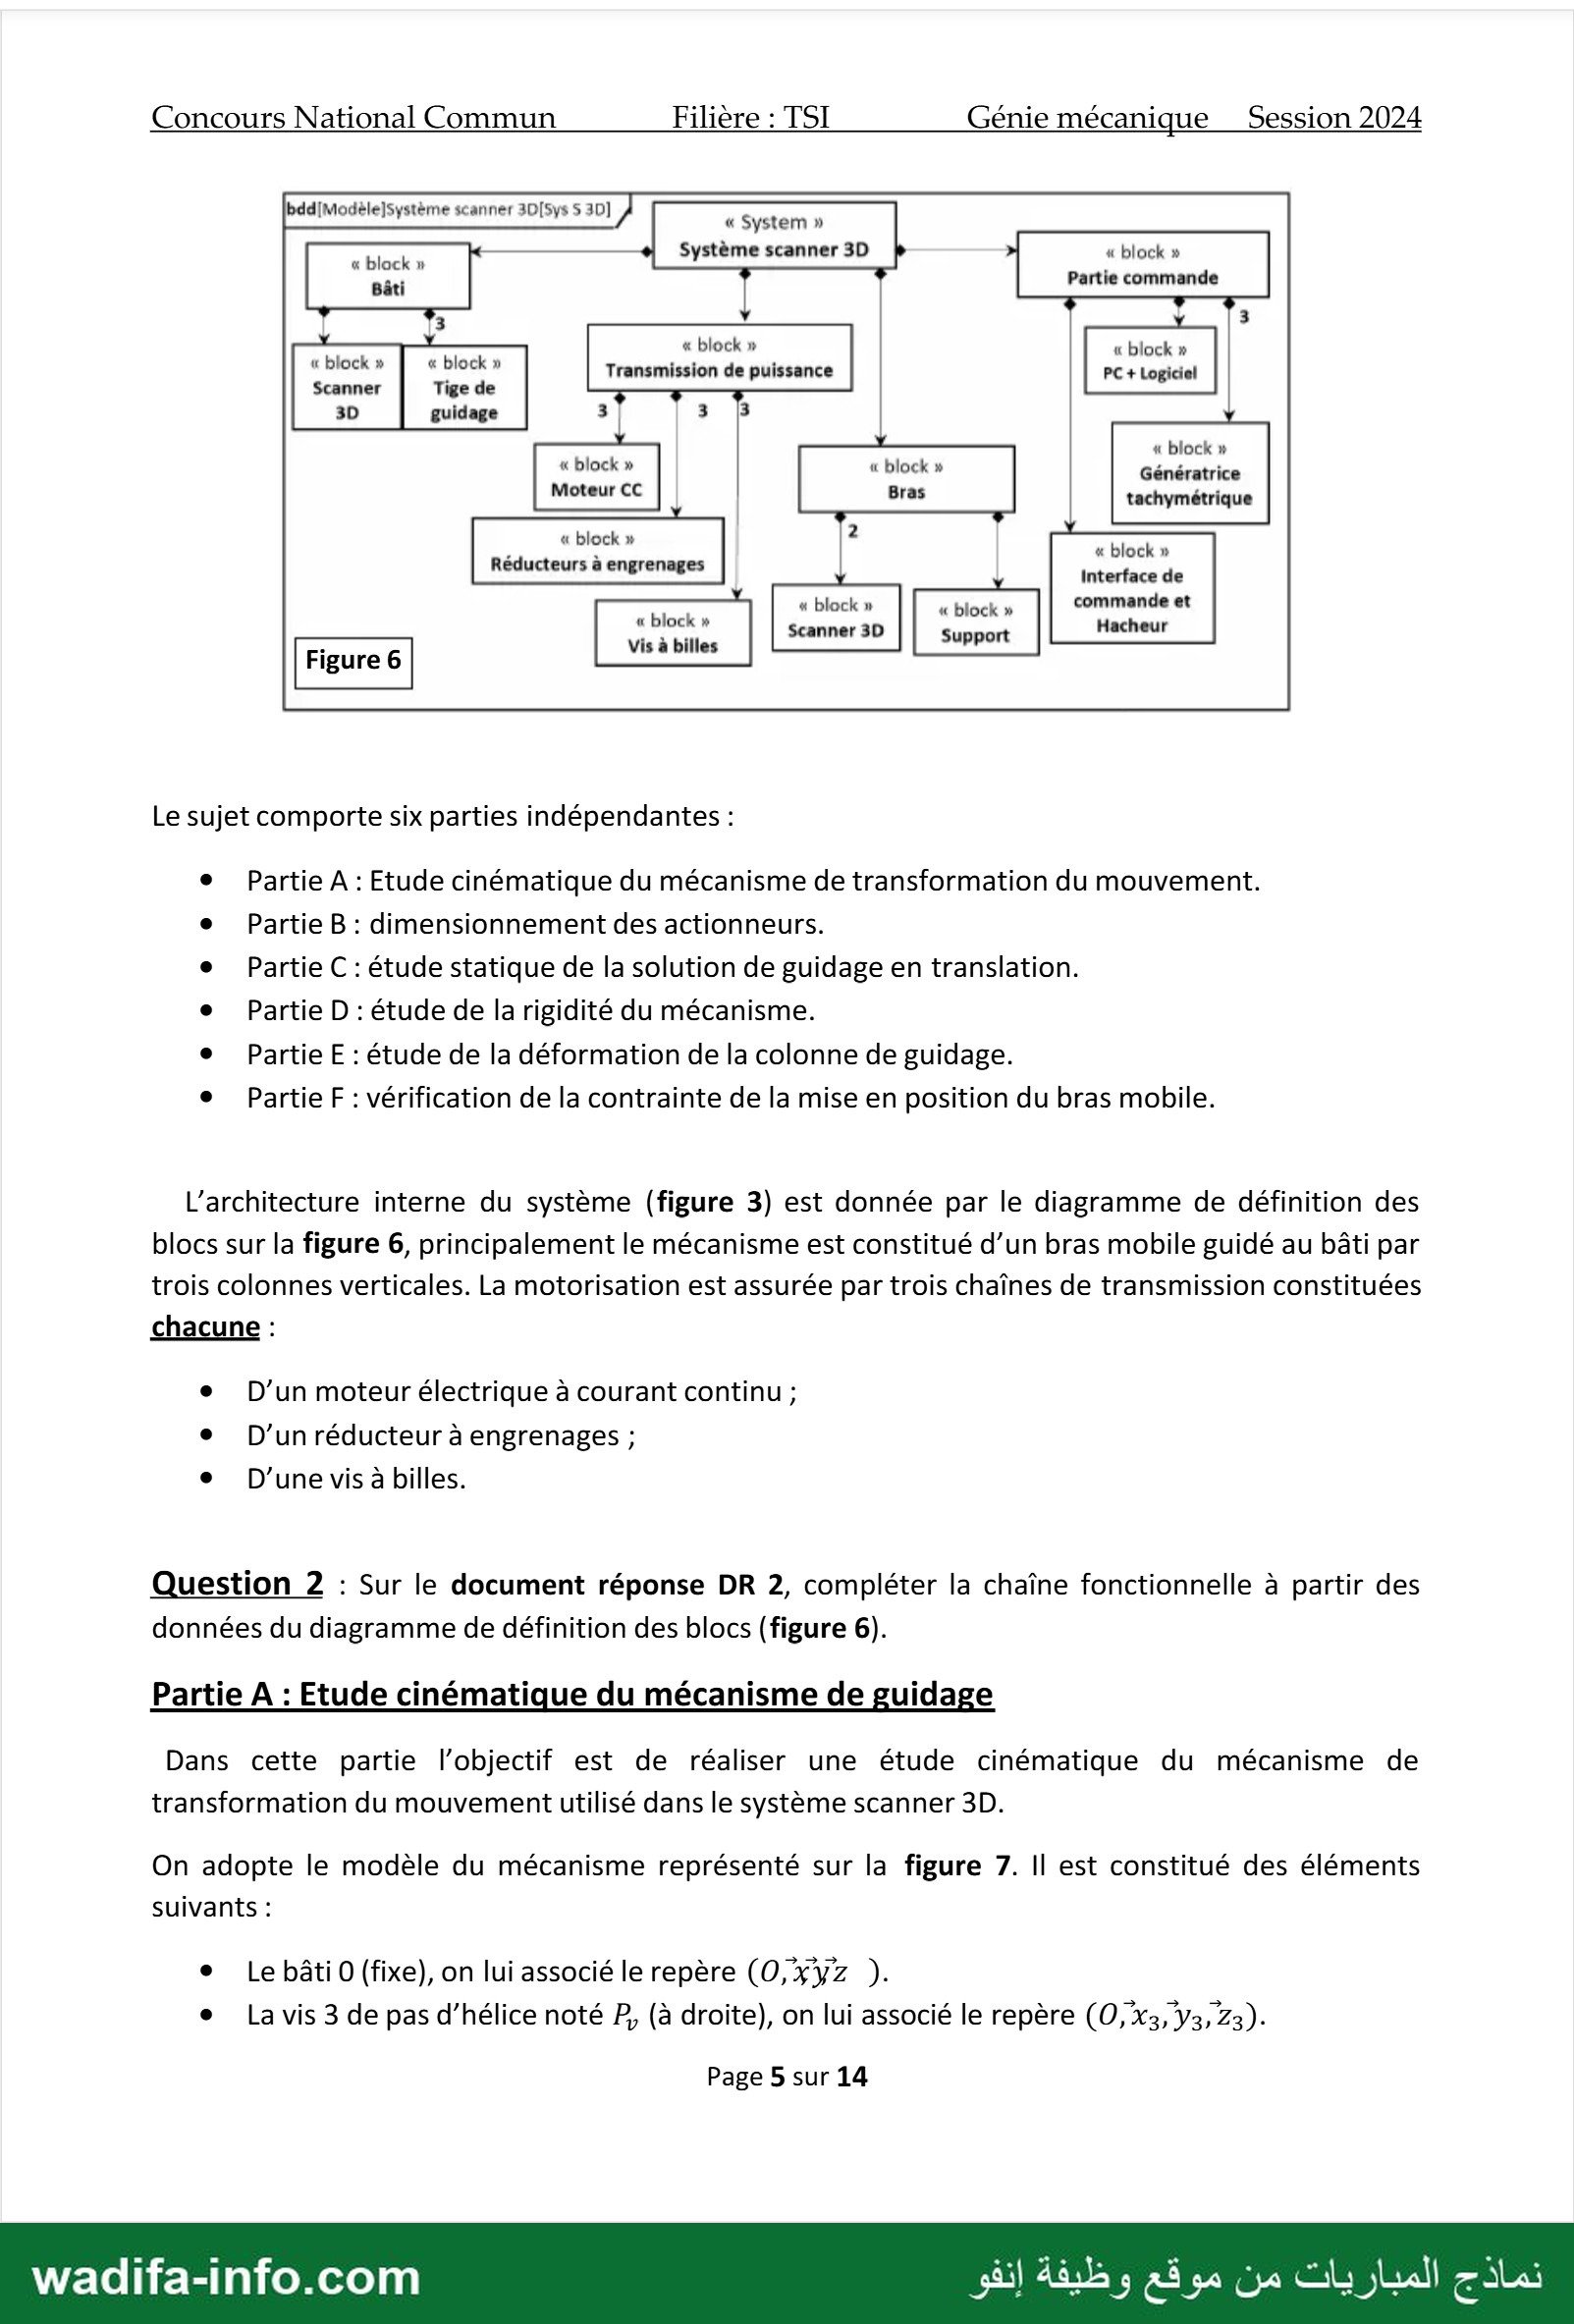
des blocs figurant sur la figure 6.
bdd [Modèle] système scanner 30 ] Contexte d'utilisation] ص
« block »
9 « block « Environnement
A Systeme scanner 3D
0 pérateur Parts
: Transmission de puissance
: Bras
‘Bâti
‘Partie commande
Pièce
« block »
| Réseau électrique
Page 4 sur 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
bdd{Modèle]Système scanner 30[5ys 5 30]
« System »
« block »
Partie commande
« block » « block »
Scanner Tige de
30 guidage 3 3 3
« block »
« block » « block » Génératrice
Moteur CC | Bras tachymétrique
es cale | 8 « block »
Réducteurs à engrenages de 8
ا commande et
« block » Hach
Le sujet comporte six parties indépendantes :
e Partie نم Etude cinématique du mécanisme de transformation du mouvement.
e PartieB : dimensionnement des actionneurs.
e Partie C : étude statique de la solution de guidage en translation.
e Partie D : étude de la rigidité du mécanisme.
» PartieE : étude de la déformation de la colonne de guidage.
e PartieF: vérification de la contrainte de la mise en position du bras mobile.
L'architecture interne du système (figure 3) est donnée par le diagramme de définition des
blocs sur la figure 6, principalement le mécanisme est constitué d’un bras mobile guidé au bâti par
trois colonnes verticales. La motorisation est assurée par trois chaînes de transmission constituées
chacune :
e D’un moteur électrique à courant continu ;
e D'un réducteur à engrenages ;
e D'une vis à billes.
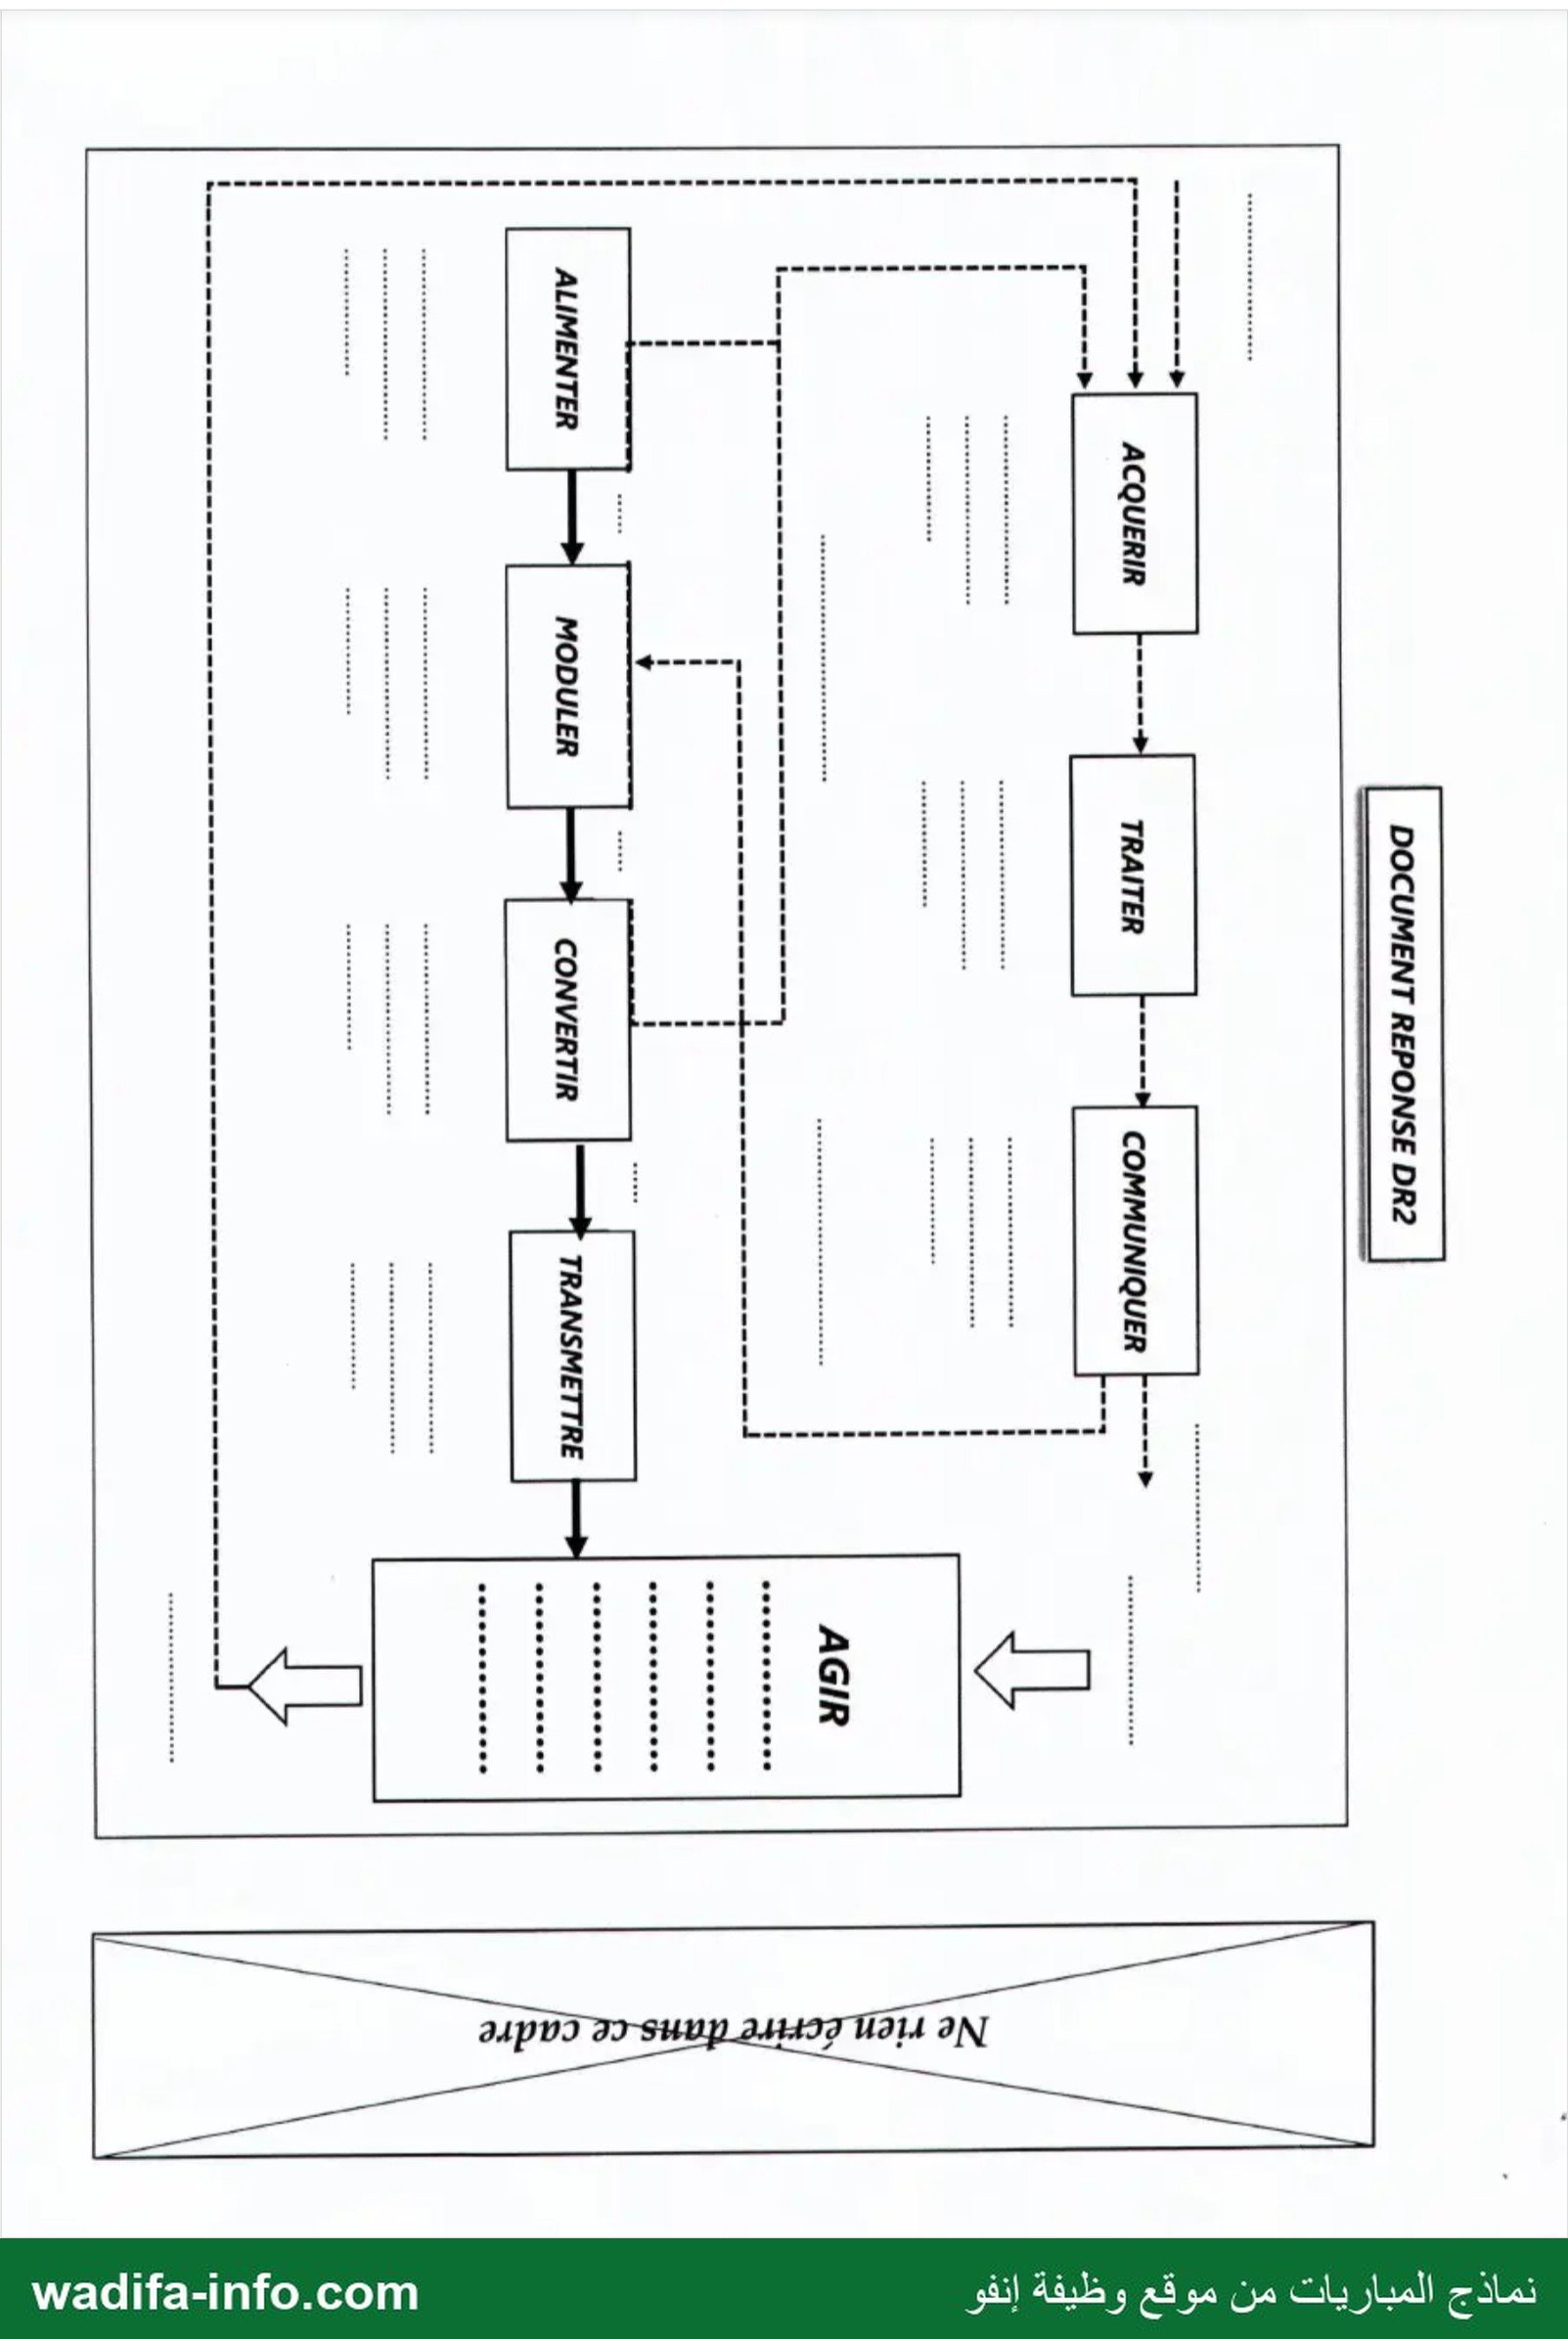
Question 2 : Sur le document réponse DR 2, compléter la chaîne fonctionnelle à partir des
données du diagramme de définition des blocs (figure 6).
Partie نط Etude cinématique du mécanisme de guidage
Dans cette partie l'objectif est de réaliser une étude cinématique du mécanisme de
transformation du mouvement utilisé dans le système scanner 3D.
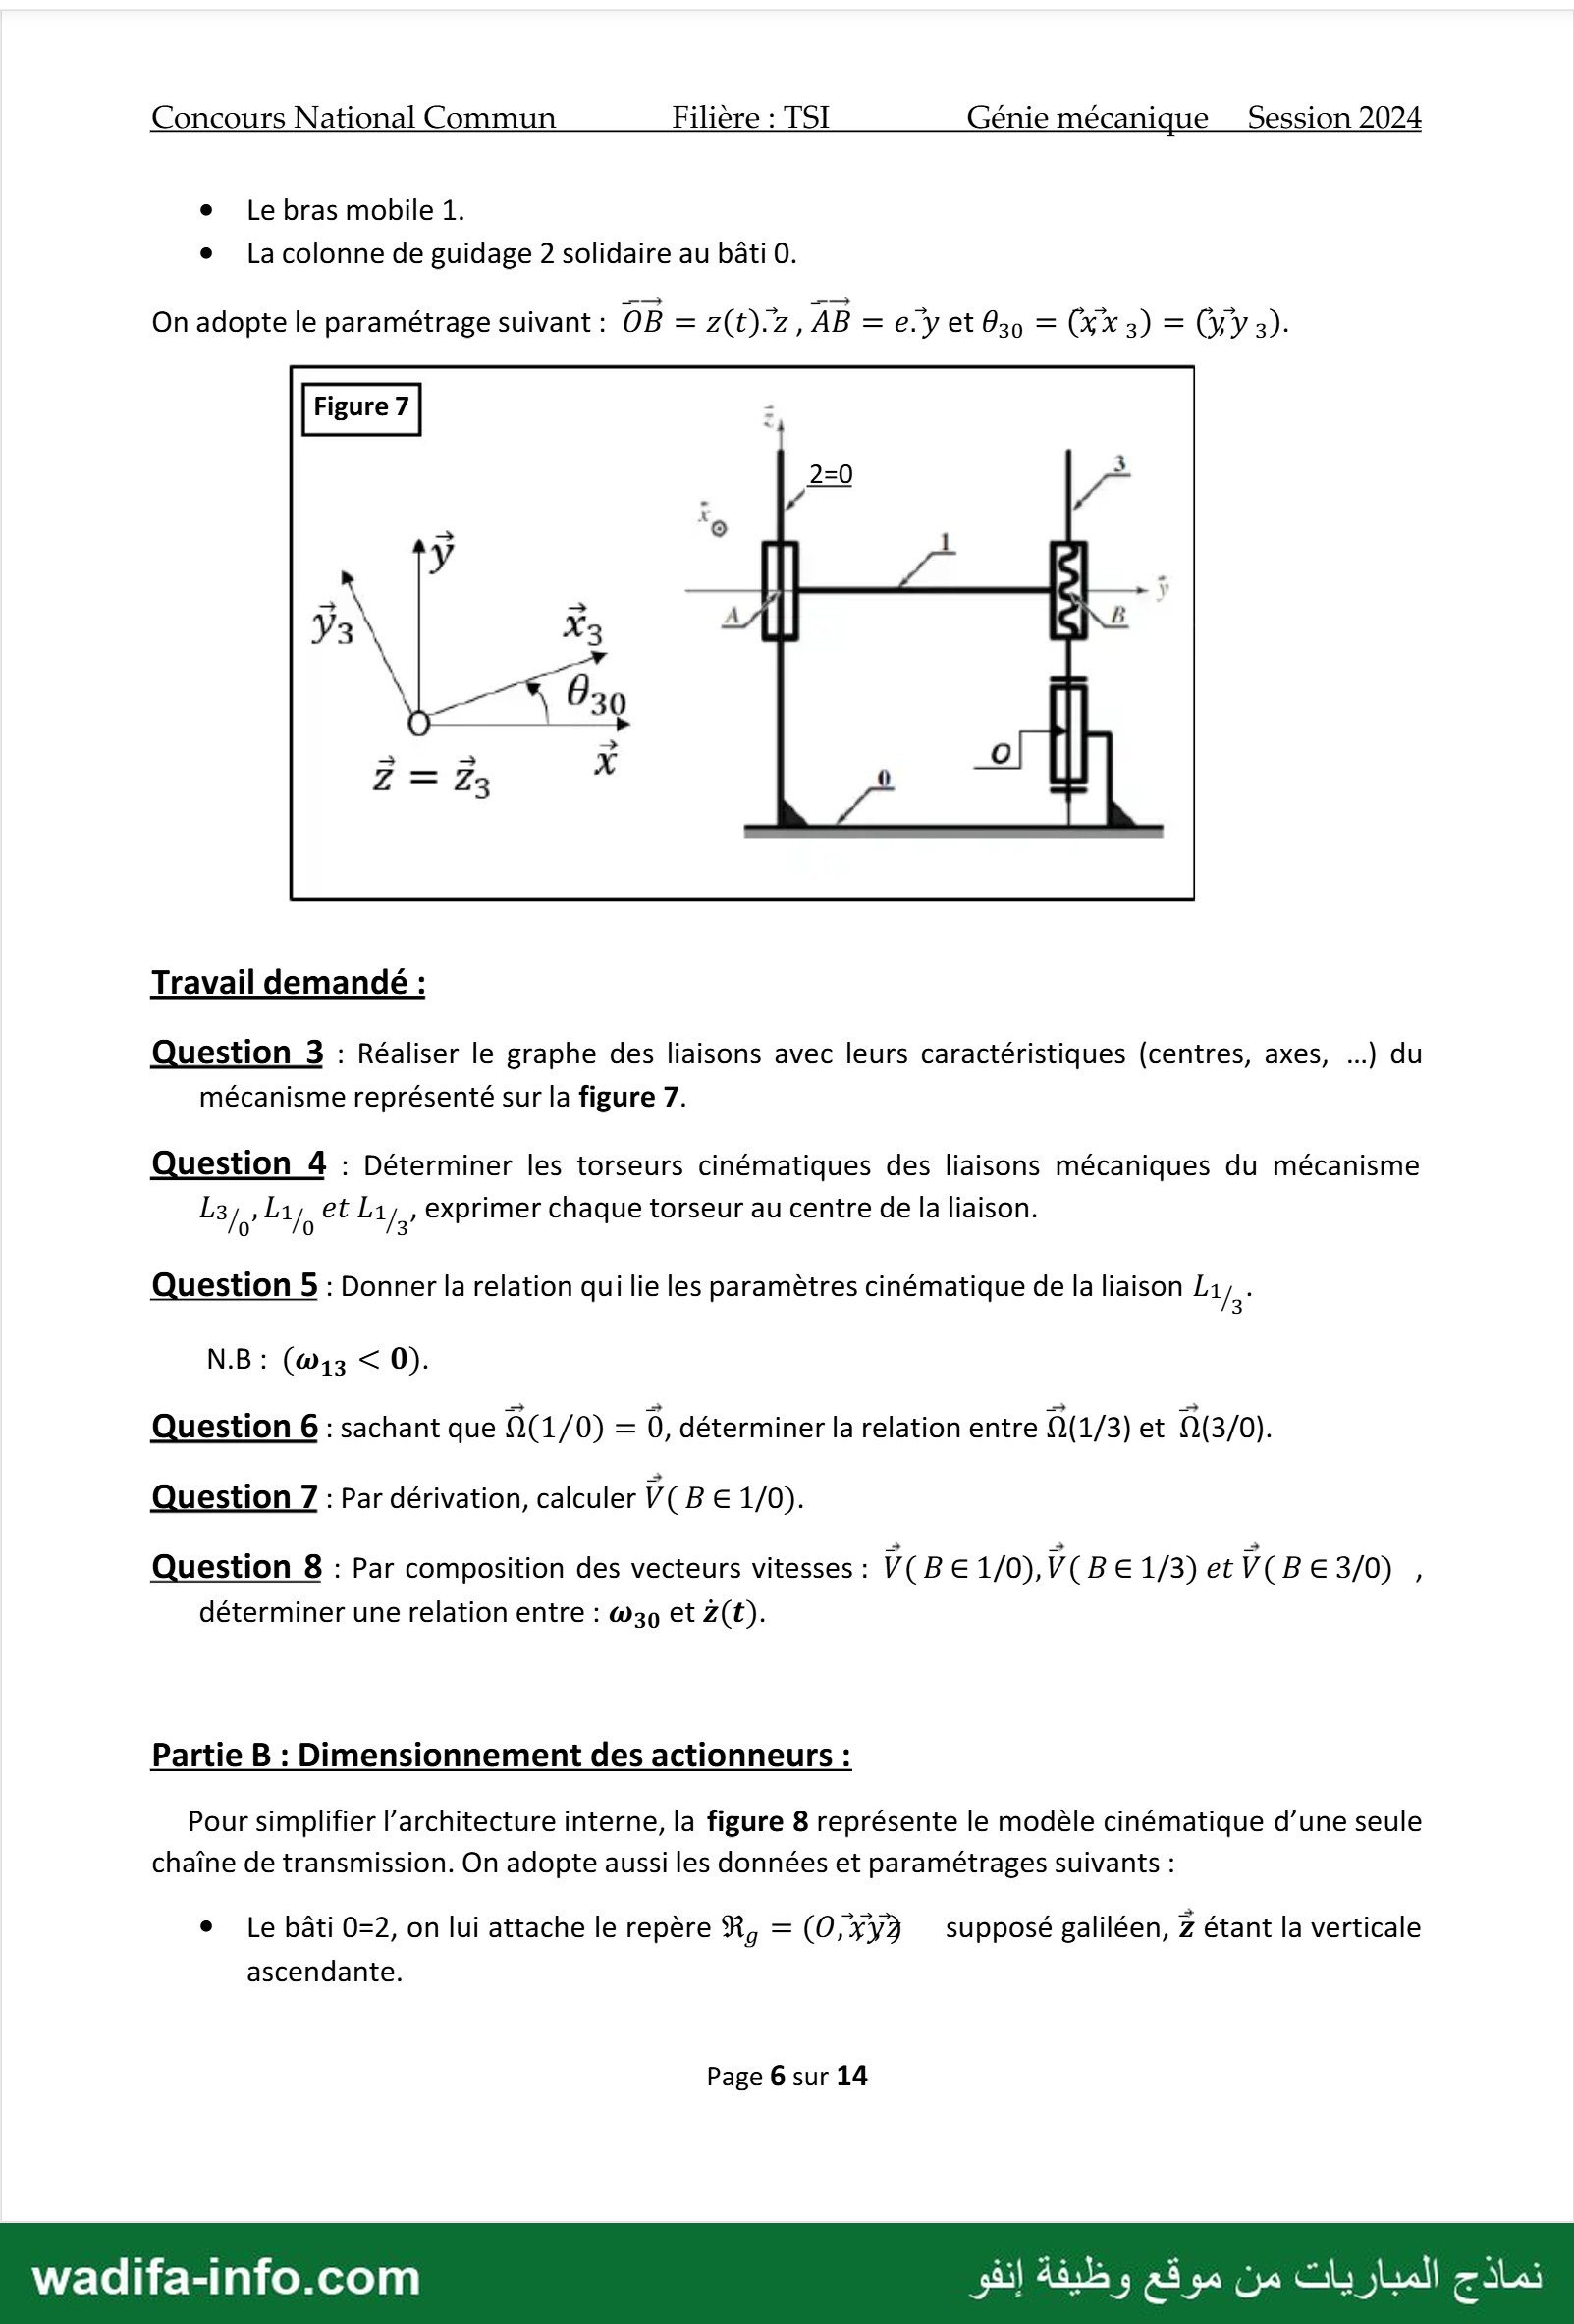
On adopte le modèle du mécanisme représenté sur la figure 7. ١ est constitué des éléments
suivants :
e Le bâti 0 (fixe), on lui associé le repère (0,xyz ٠
e La vis 3 de pas d’hélice noté P, (à droite), on lui associé le repère (0,%x3, V2, z3).
Page 5 sur 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
e Le bras mobile 1.
e La colonne de guidage 2 solidaire au bâti O.
On adopte le paramétrage suivant : 08 = 20:7 AB = e. yet كوو (XX 2) = (Ya).
2=0 1
1/3١ 5 Al se
LT 030 |
2-2 À ل
Travail demandé :
Question 3 : Réaliser le graphe des liaisons avec leurs caractéristiques (centres, axes, ...( du
mécanisme représenté sur la figure 7.
Question 4 : Déterminer les torseurs cinématiques des liaisons mécaniques du mécanisme
La, ; Li, et Li, , exprimer chaque torseur au centre de la liaison.
0” 0 3
Question 5 : Donner la relation qui lie les paramètres cinématique de la liaison Lay.
Question 6 : sachant que Q(1/0) = 0, déterminer la relation entre Q(1/3) et 0(3/0).
Question 7 : Par dérivation, calculer 7 BE 6 0٠
Question 8 : Par composition des vecteurs vitesses : 7 BE1/0), 7 BE1/3)et 7 [0 6 3/0( ,
déterminer une relation entre : ووه et 2)2(
Partie B : Dimensionnement des actionneurs :
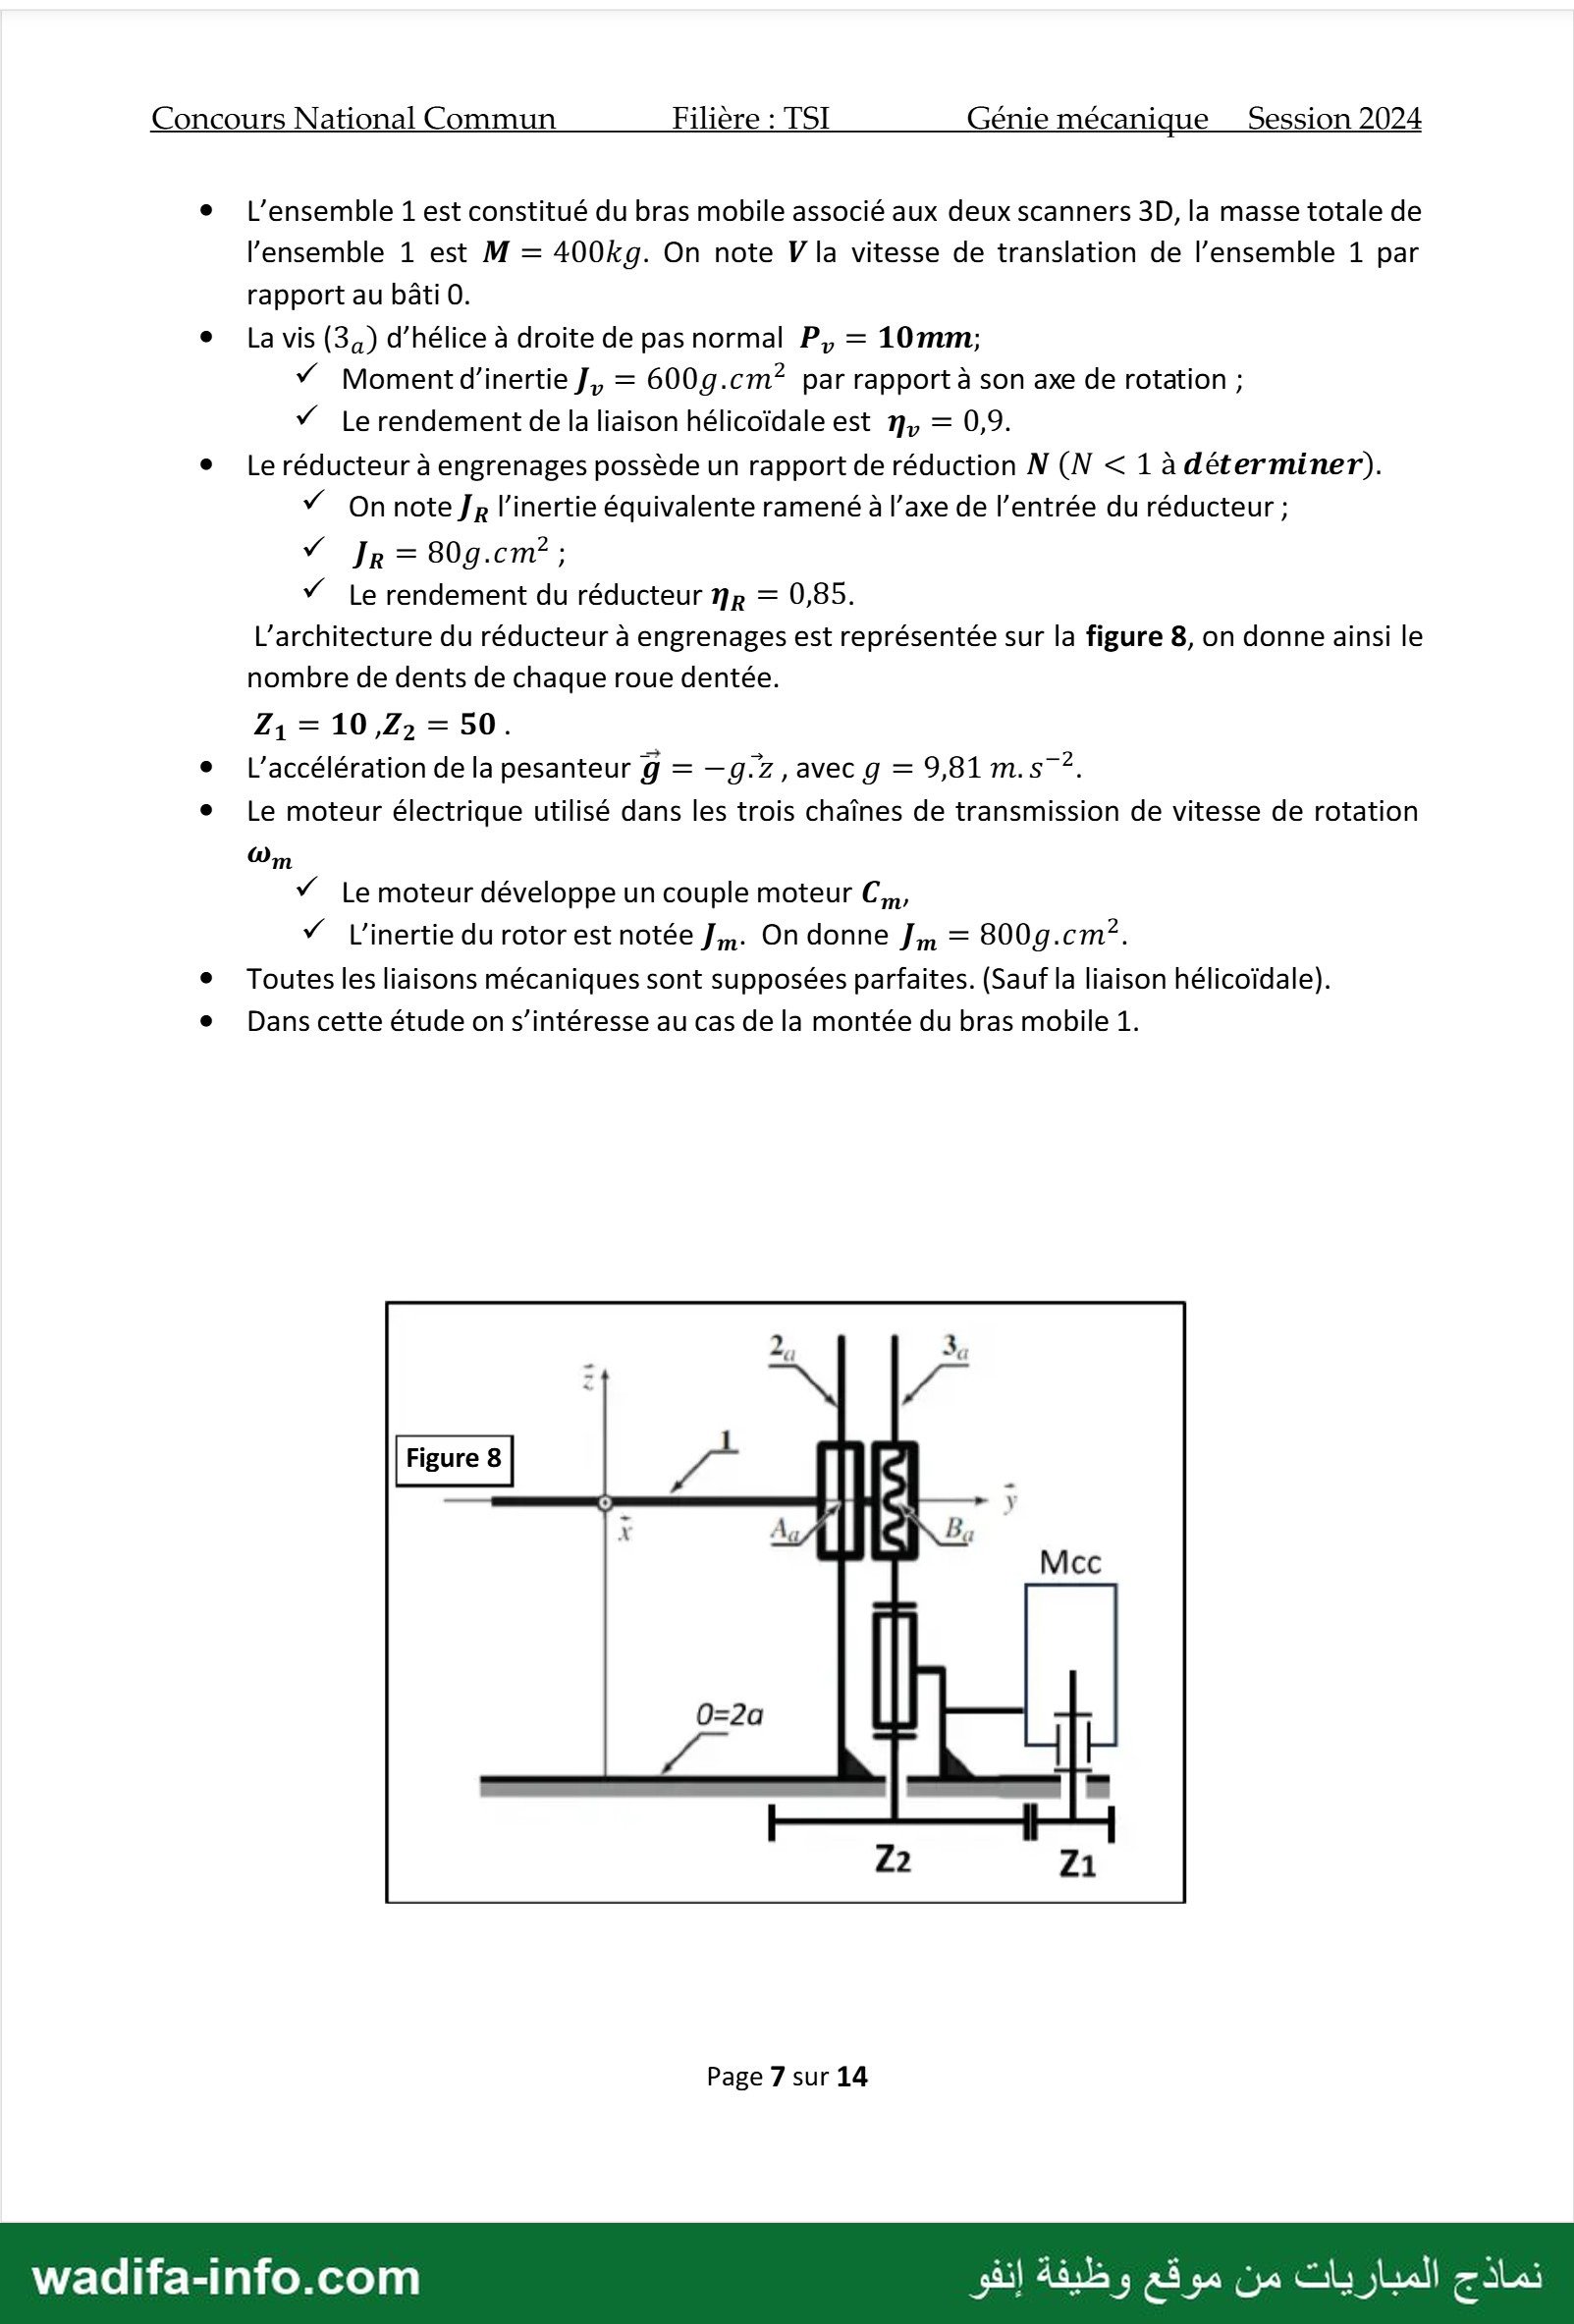
Pour simplifier l'architecture interne, la figure 8 représente le modèle cinématique d’une seule
chaîne de transmission. On adopte aussi les données et paramétrages suivants :
° Le bâti 0-2, on lui attache le repère R, = (0,xyà supposé galiléen, 2 étant la verticale
ascendante.
Page 6 sur 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
e L'ensemble 1 est constitué du bras mobile associé aux deux scanners 3D, la masse totale de
l’ensemble 1 est M = 400kg. On note V la vitesse de translation de l’ensemble 1 par
rapport au bâti O.
e La vis (3,) d'hélice à droite de pas normal P,, = 10mm;
آ Moment d'inertie J,, = 600g.cm’ par rapport à son axe de rotation ;
آ Le rendement de la liaison hélicoïdale est Nv = 0,9.
e _Le réducteur à engrenages possède un rapport de réduction N (N > 1 à déterminer).
Ÿ On note م[ l’inertie équivalente ramené à l’axe de l’entrée du réducteur ;
” Jr = 80g.cm” ;
عا آ rendement du réducteur 78 = 0,85.
L'architecture du réducteur à engrenages est représentée sur la figure 8, on donne ainsi le
nombre de dents de chaque roue dentée.
° _L’accélération de la pesanteur g = —g:z, avec g = 9,81 m.s ?.
e Le moteur électrique utilisé dans les trois chaînes de transmission de vitesse de rotation
“Le moteur développe un couple moteur نم
آ L’inertie du rotor est notée .مز On donne J,, = 800g.cm:.
e Toutesles liaisons mécaniques sont supposées parfaites. (Sauf la liaison hélicoïdale).
e Dans cette étude on s'intéresse au cas de la montée du bras mobile 1.
حم 68
rE 2 2 ي
Mcc
22 21
Page 7 sur 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
Question 9 : Calculer le rapport de réduction en valeur absolue : N = 20) ;
مومه étant la vitesse de rotation de la vis par rapport au bâti.
Question 10 : Donner l'expression de la vitesse de translation V en fonction de w,,, N et P,.
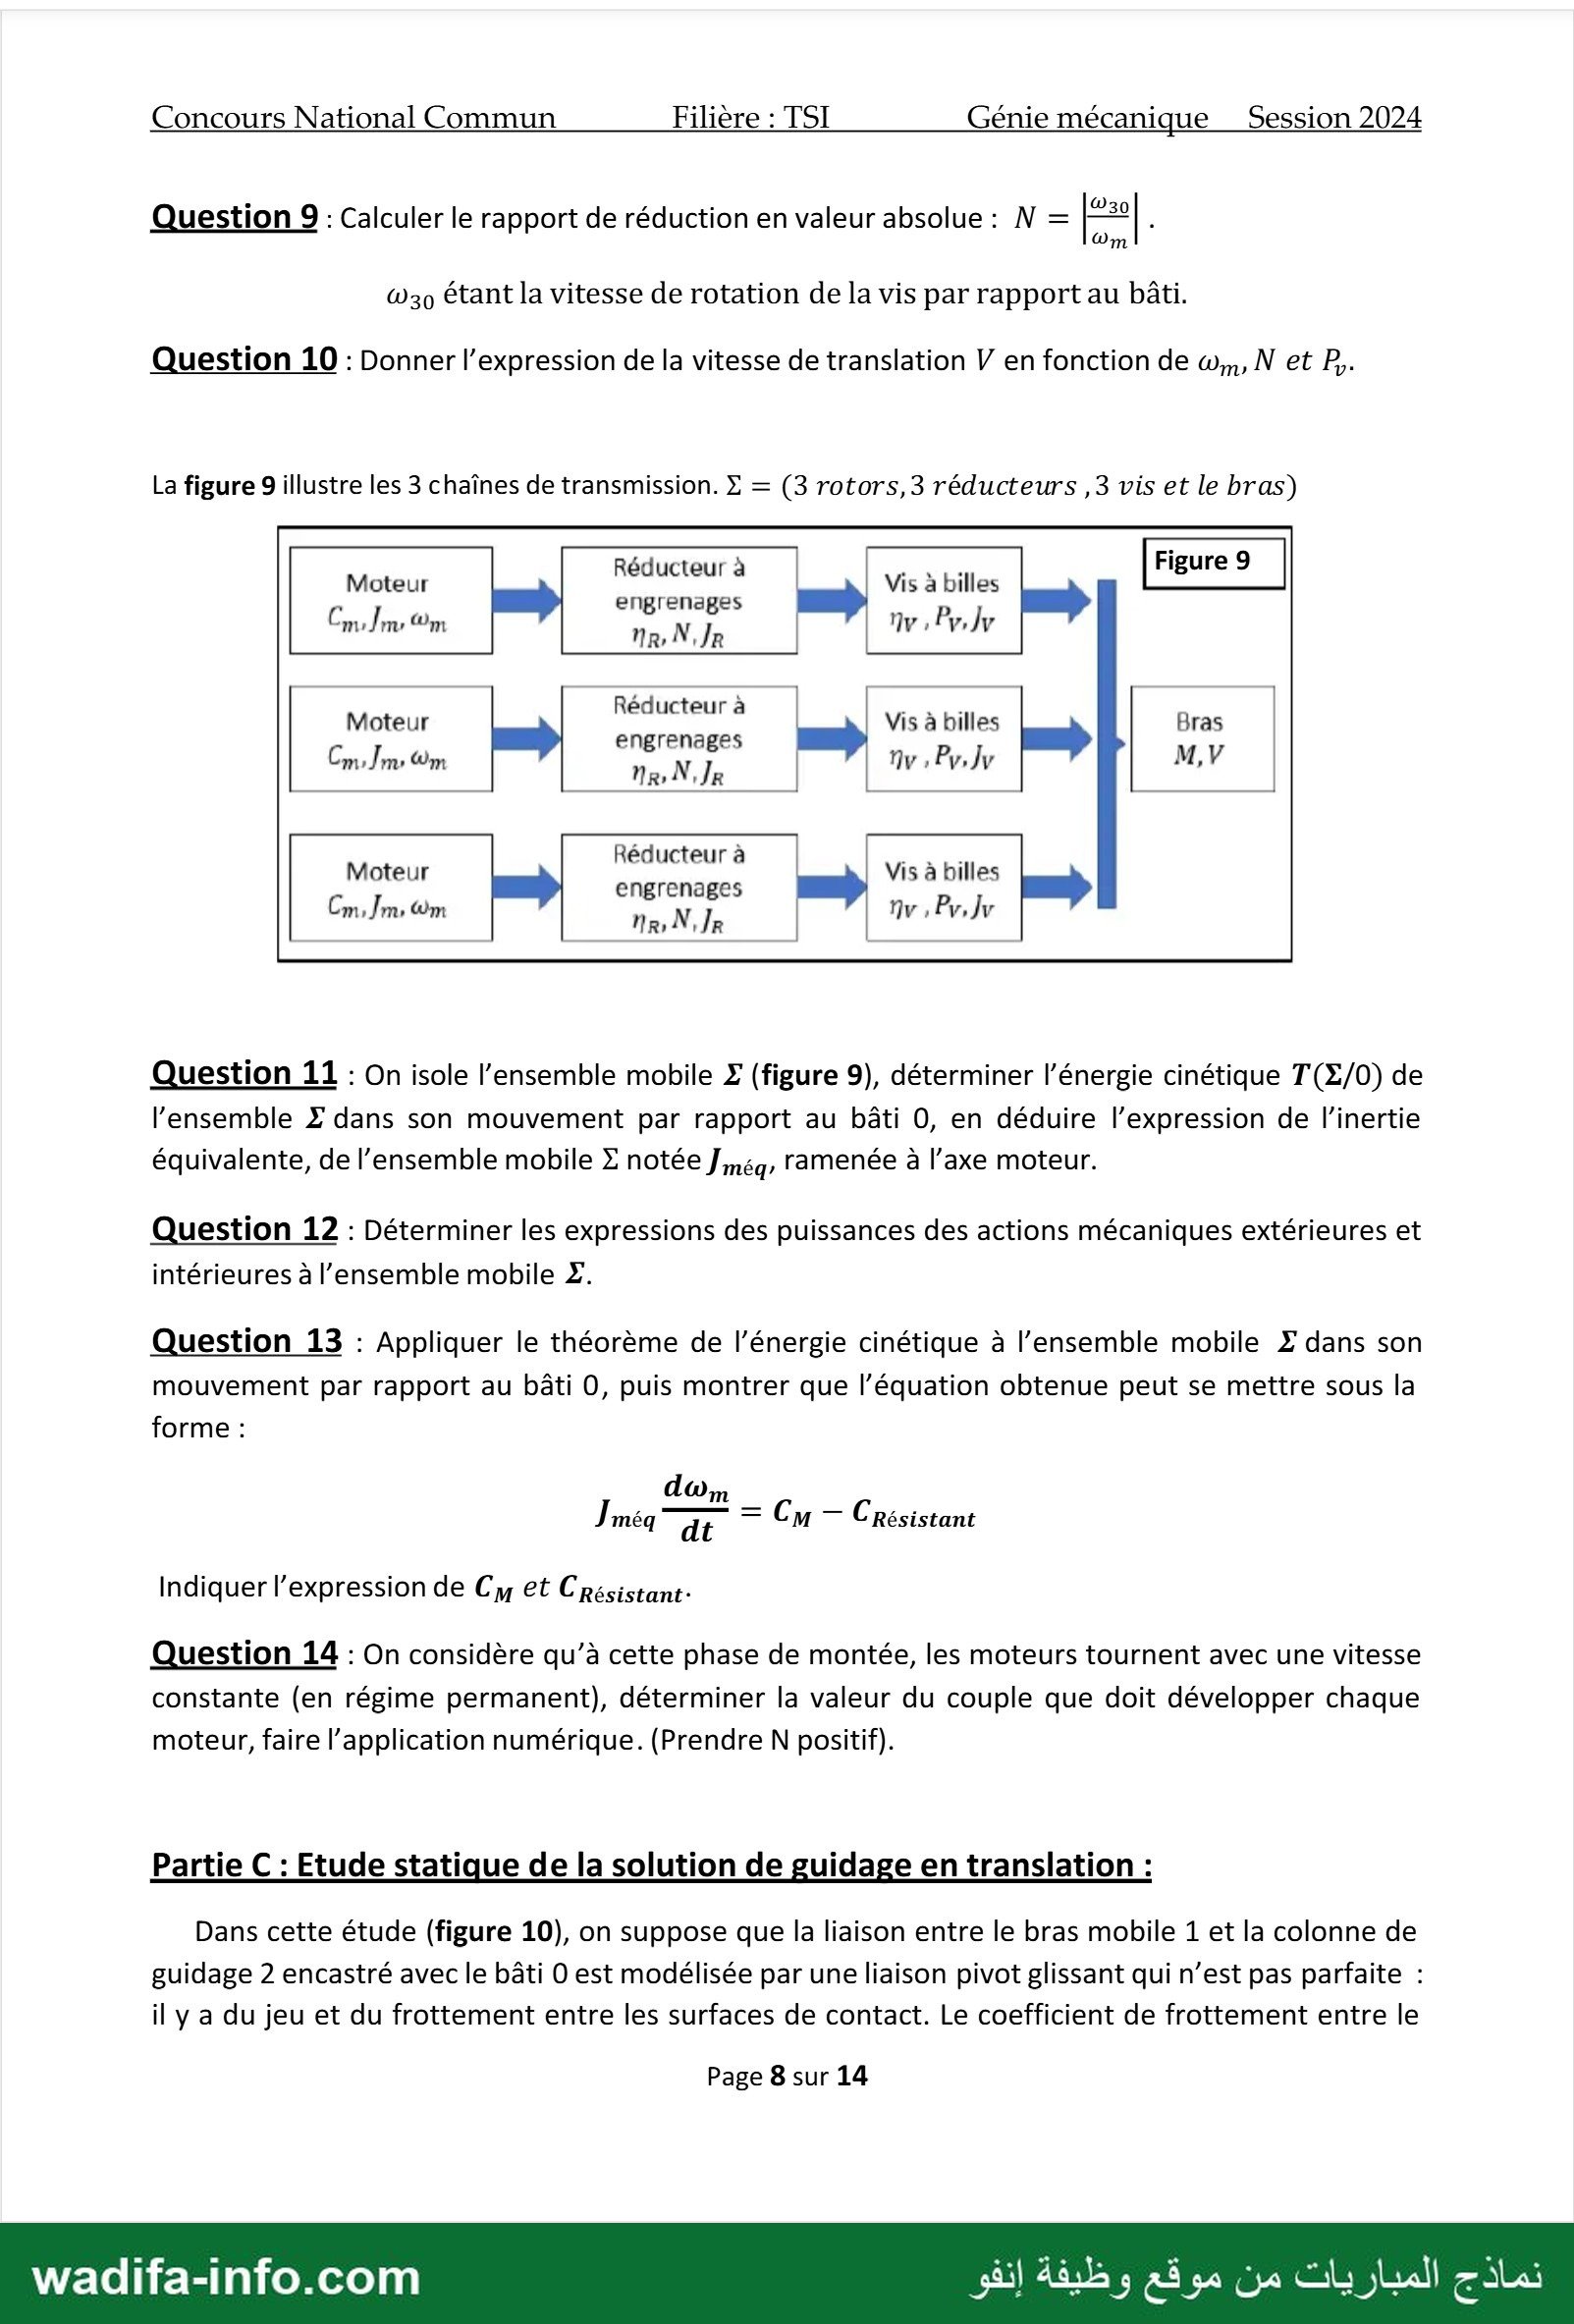
La figure 9 illustre les 3 chaînes de transmission. Z = (3 rotors,3 réducteurs ,3 vis et le bras)
Moteur ملي م Vis a billes 8
Ce مول Om nr Ne nv, Py, lv
Moteur يلات تيمت Vis à billes Bras
Ci: Lis: ,م 07 8 | ل Py, lv M,V
me Im Om ne N]r nv, Pr h
Moteur مدي es Vis à billes
7 , , 21 Py, 4
ms Jms Om nr N,fr | nv , Py,h
Question 11 : On isole l’ensemble mobile Z (figure 9), déterminer l’énergie cinétique T(Z/0) de
l’ensemble Z dans son mouvement par rapport au bâti 0, en déduire l’expression de l'inertie
équivalente, de l’ensemble mobile Z notée روه[ ramenée à l’axe moteur.
Question 12 : Déterminer les expressions des puissances des actions mécaniques extérieures et
intérieures à l’ensemble mobile Z.
Question 13 : Appliquer le théorème de l’énergie cinétique à l’ensemble mobile Z dans son
mouvement par rapport au bâti 0, puis montrer que l'équation obtenue peut se mettre sous la
forme :
don
Tméq dt 8 Cm = CRésistant
Indiquer l'expression de ور et CRésistant:
Question 14 : On considère qu’à cette phase de montée, les moteurs tournent avec une vitesse
constante (en régime permanent), déterminer la valeur du couple que doit développer chaque
moteur, faire l'application numérique. (Prendre N positif).
Partie C : Etude statique de la solution de guidage en translation :
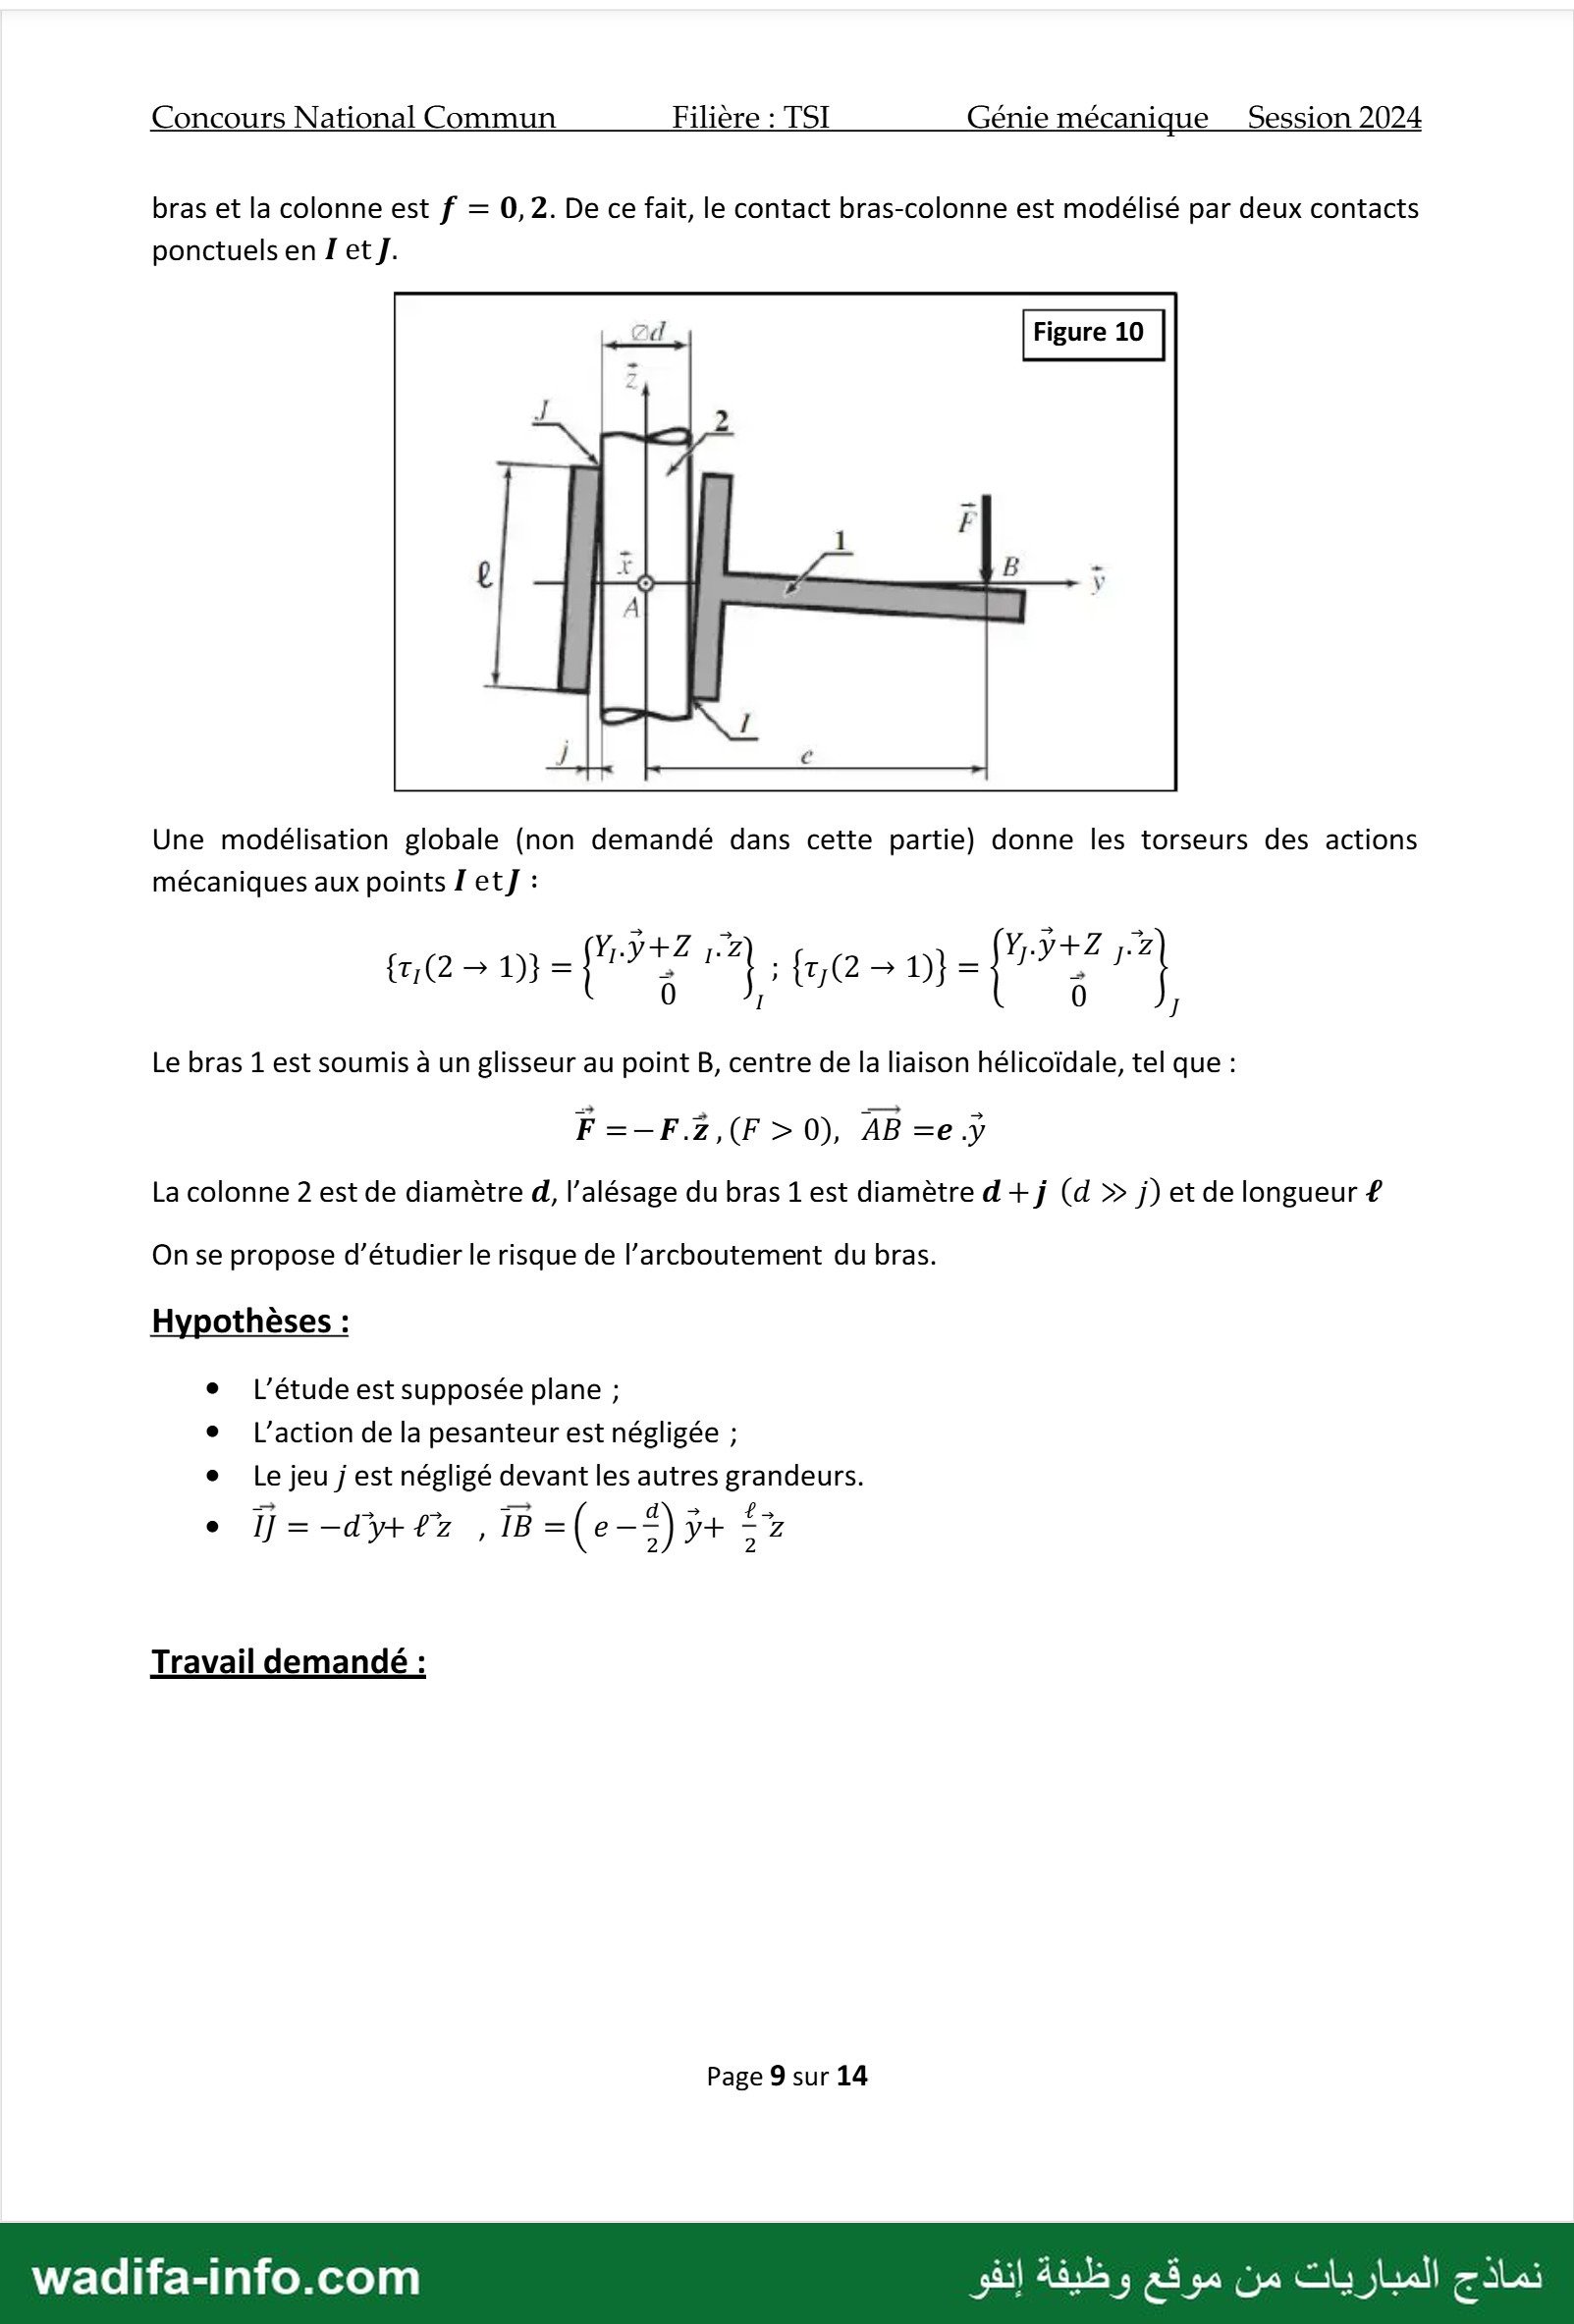
Dans cette étude (figure 10), on suppose que la liaison entre le bras mobile 1 et la colonne de
guidage 2 encastré avec le bâti 0 est modélisée par une liaison pivot glissant qui n’est pas parfaite :
il y a du jeu et du frottement entre les surfaces de contact. Le coefficient de frottement entre le
Page 8 sur 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
bras et la colonne est f = 0,2. De ce fait, le contact bras-colonne est modélisé par deux contacts
ponctuels en I et J.
£ 72 L 24 =
Une modélisation globale (non demandé dans cette partie) donne les torseurs des actions
mécaniques aux points 1 رآ :
Y.Y+Z تر م +7 pa
),)2 + 1)}= إ Re 2 : إ =}1 2)رج] M l
Le bras 1 est soumis à un glisseur au point B, centre de la liaison hélicoïdale, tel que :
F=-F.2,(F>0) AB =e.y
La colonne 2 est de diamètre d, l’alésage du bras 1 est diamètre 4 +j (d > j) et de longueur £
On se propose d'étudier le risque de l’archoutement du bras.
Hypothèses :
e L'étude est supposée plane ;
e L'action de la pesanteur est négligée ;
e Le jeu j est négligé devant les autres grandeurs.
ee - na Se d > L 2
. =-dy+22 ,1B=(e-) ÿ+ 22
Travail demandé :
Page 9 sur 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun Filière : TSI Génie mécanique __ Session 2024
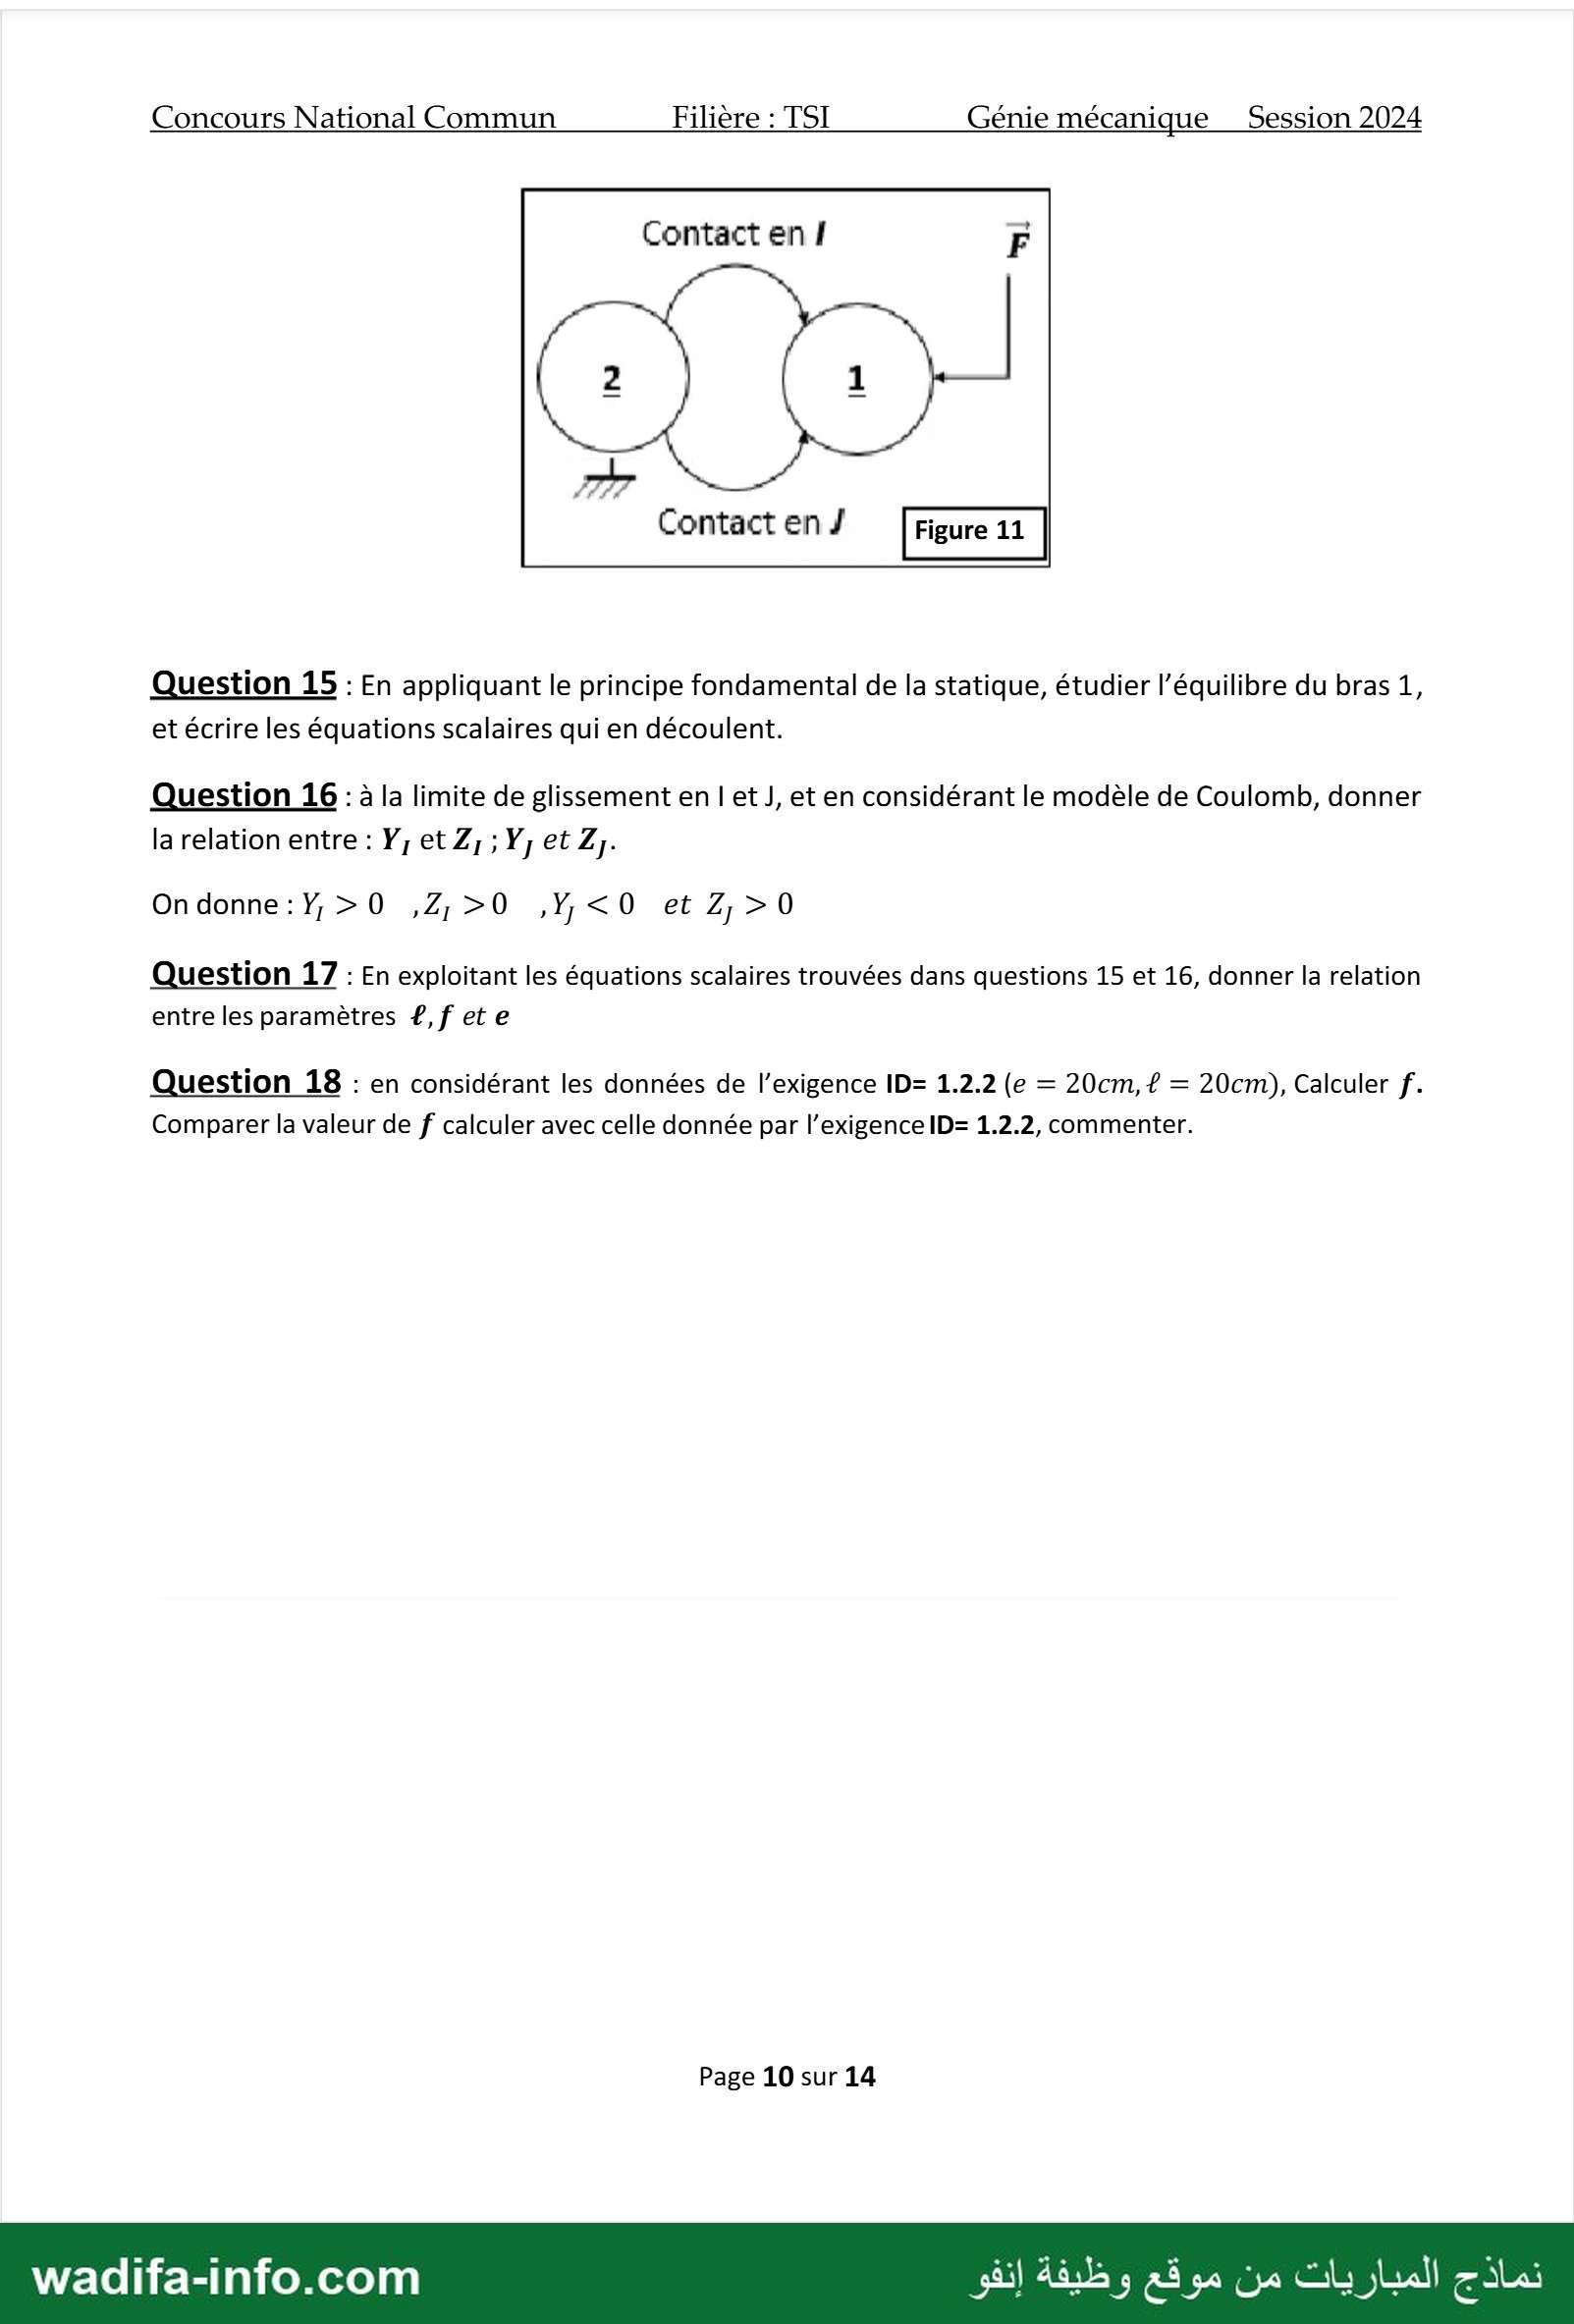
Contact en f F
Contact en J Figure 11
Question 15 : En appliquant le principe fondamental de la statique, étudier l’équilibre du bras 1,
et écrire les équations scalaires qui en découlent.
Question 16 : à la limite de glissement en l et J, et en considérant le modèle de Coulomb, donner
la relation entre: اه رلا رطا إلا
0000006: <0 ,4:>0 , 7 > 0 et 7 > 0
Question 17 : En exploitant les équations scalaires trouvées dans questions 15 et 16, donner la relation
entre les paramètres ?,fete
Question 18 : en considérant les données de l’exigence ID= 1.2.2 (e = 20cm, £ = 20cm), Calculer f.
Comparer la valeur de f calculer avec celle donnée par l’exigence ID= 1.2.2, commenter.
Page 10 sur 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
, Concours National Commun Filière : TSI Génie mécanique _ Session 2024
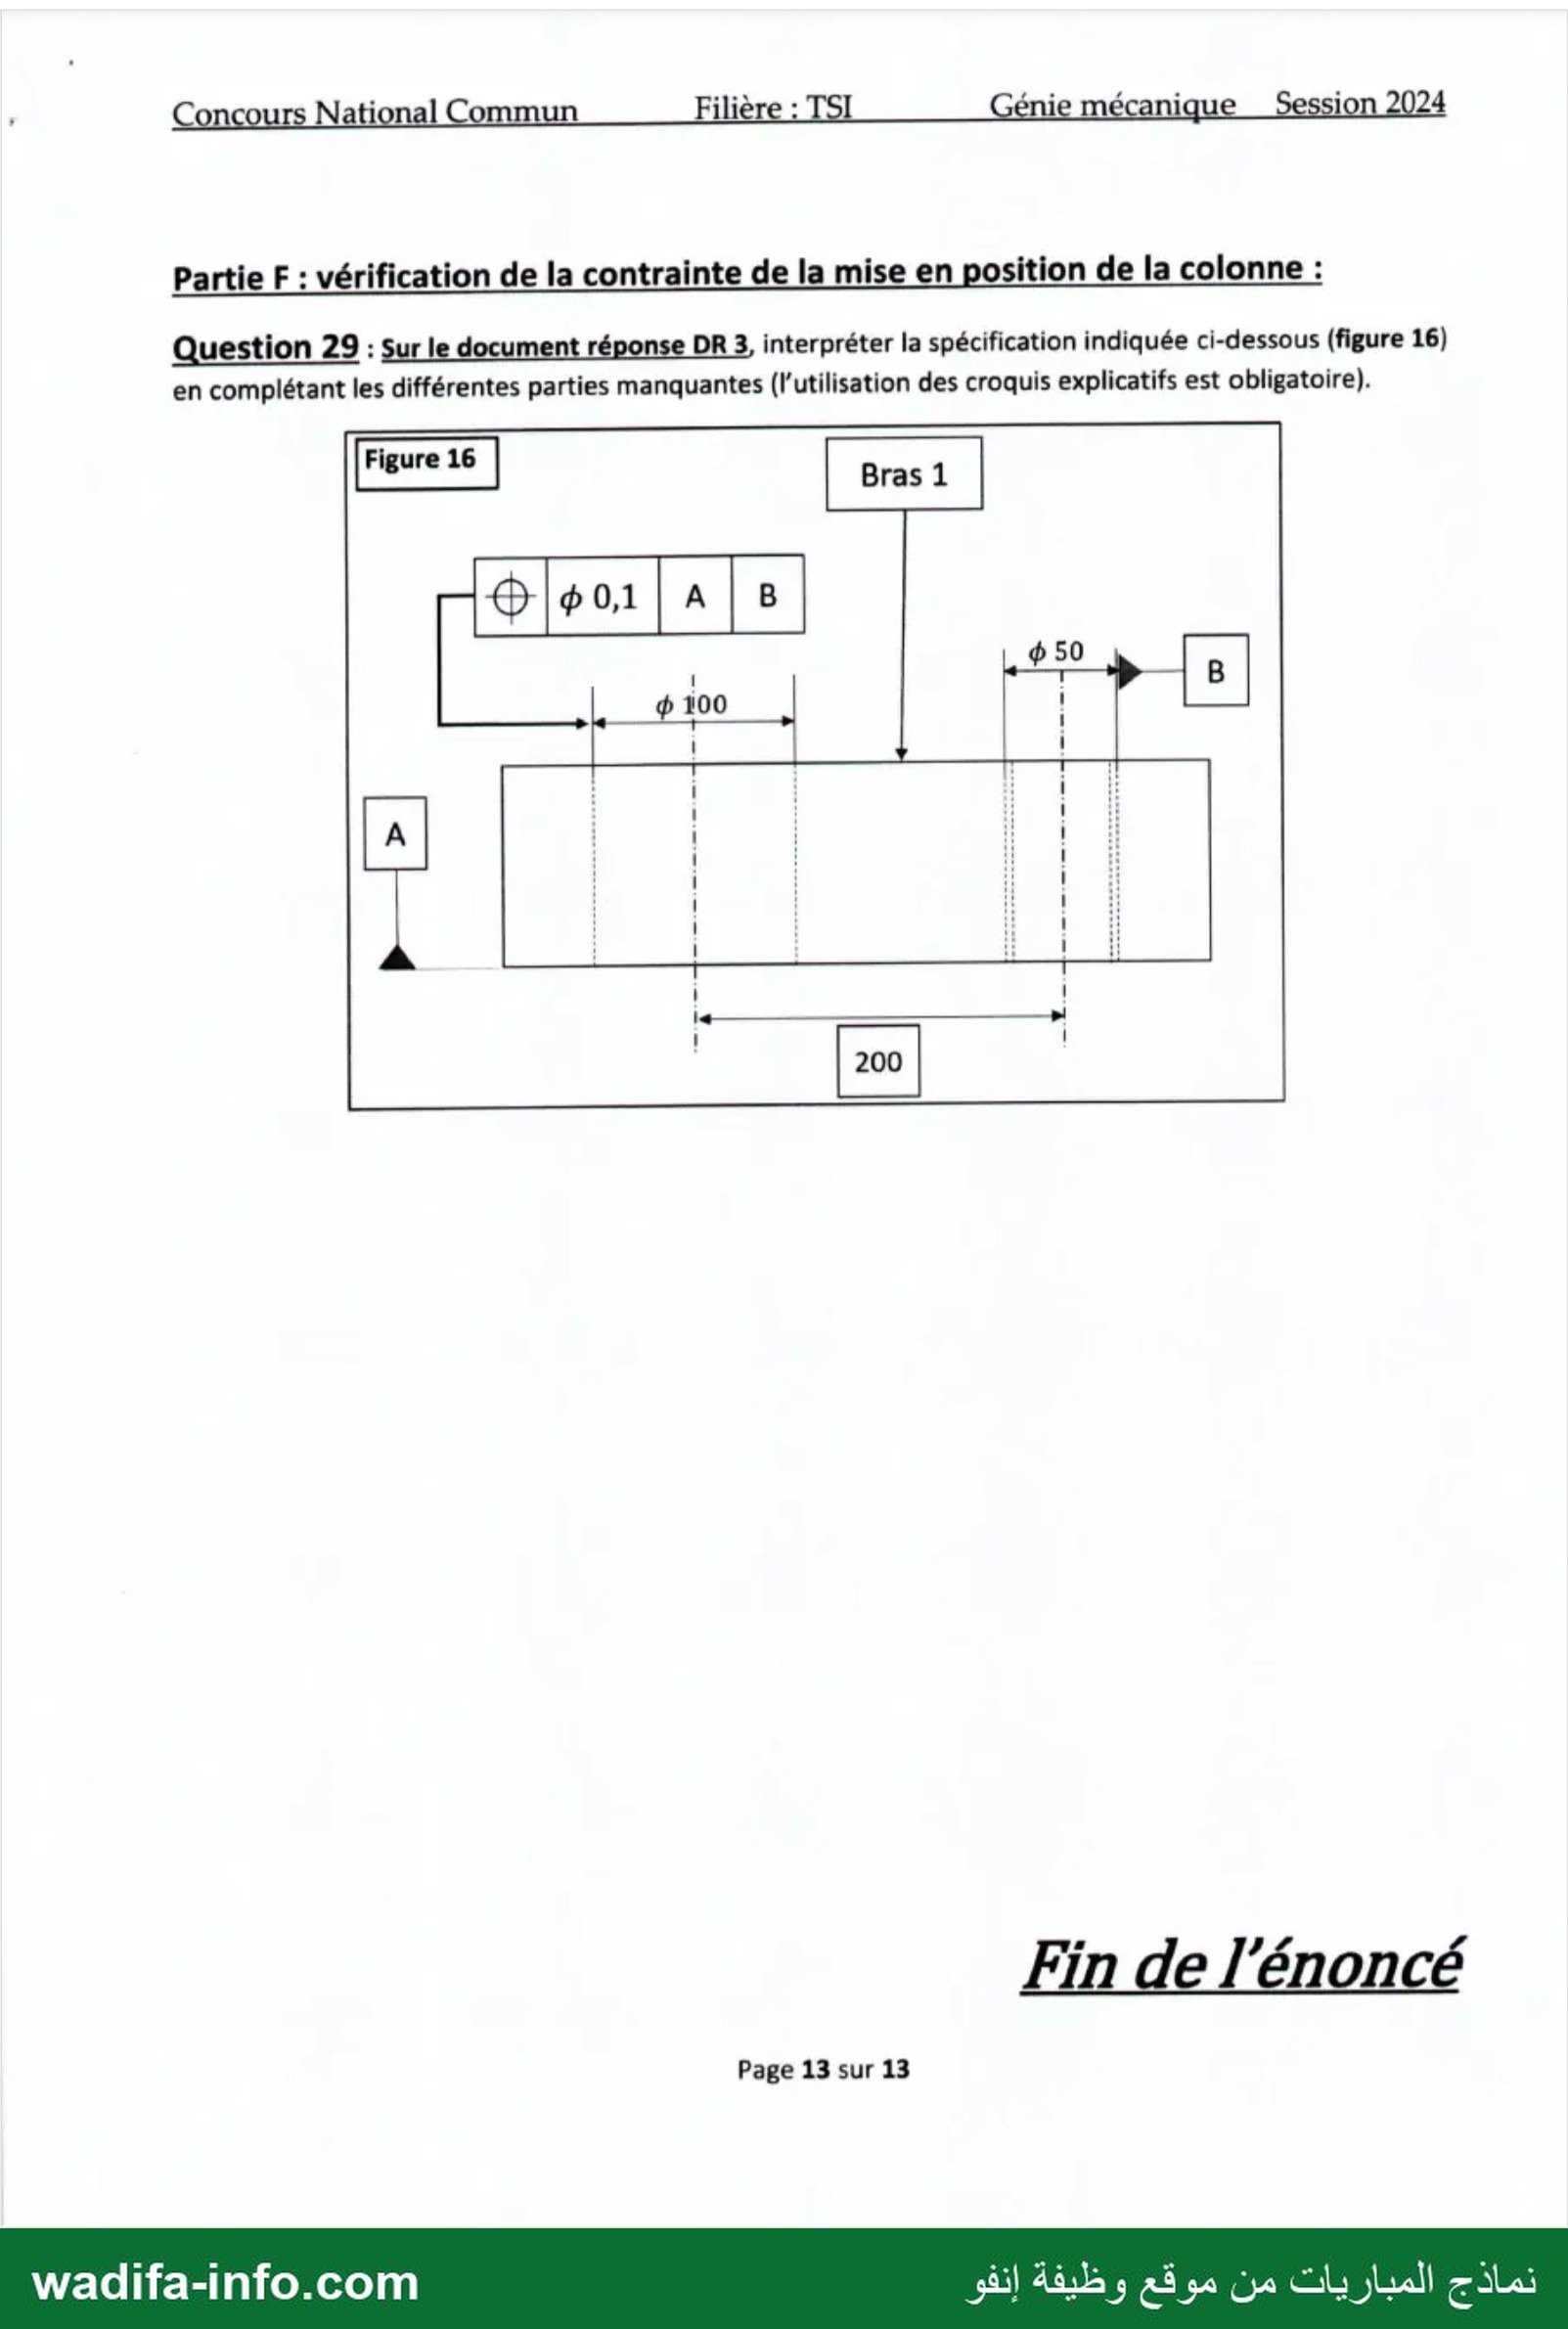
Partie F : vérification de la contrainte de la mise en position de la colonne :
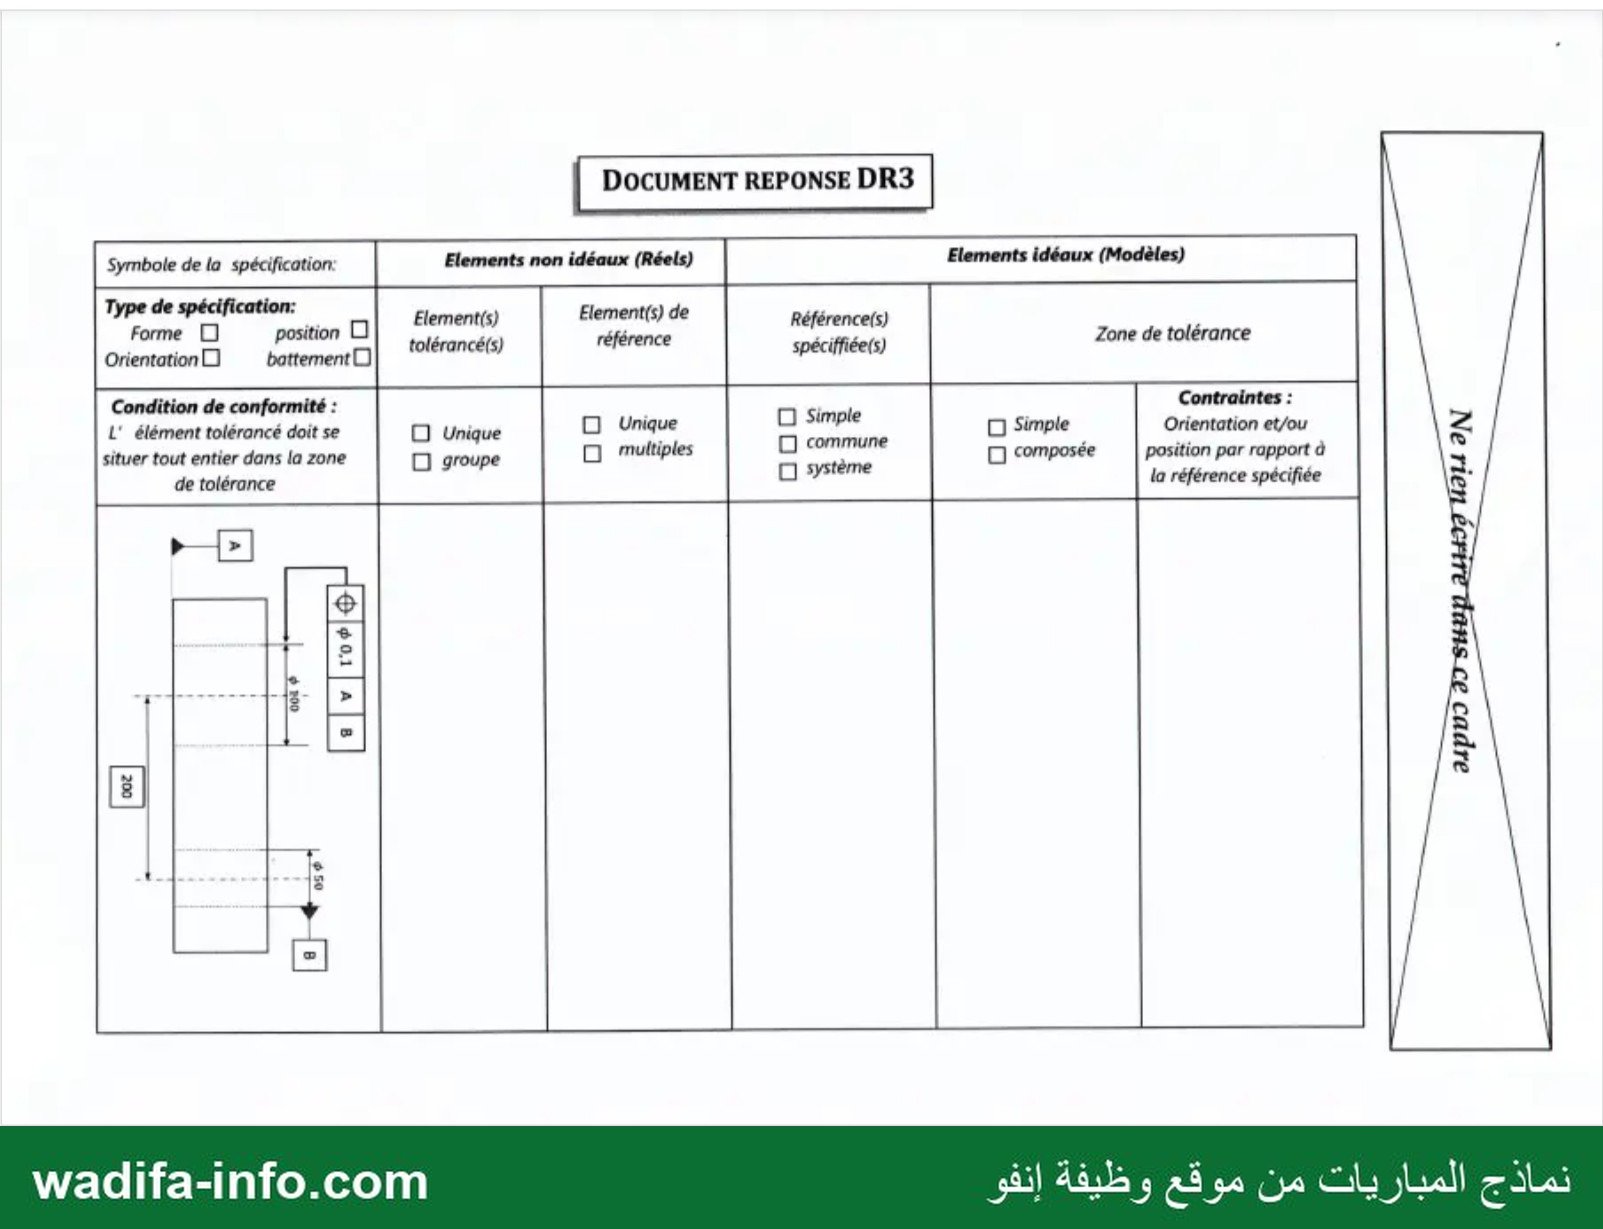
Question 29 : Sur le document réponse DR 3, interpréter la spécification indiquée ci-dessous (figure 16)
en complétant les différentes parties manquantes (l’utilisation des croquis explicatifs est obligatoire).
als
QG — pl
Fin de l'énoncé
Page 13 sur 13
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
3 Nom et caractéristique de la liaison :
\ Torseur cinématique de La liaison :
ET _
x + — ها
(0) CPI TT (4% Y,2)
4 ب Nom et caractéristique de La liaison :
er Ce) 8 Torseur cinématique de la liaison :
1 ته زمه« ب«
0 {æ(1/0)} = L -|
٠... ... (7,2) |
x Nom et caractéristique de la liaison : |
ee Torseur cinématique de la liaison :
هه 0 ŒETRIL
ÿ 2 {w(1/0)} = 4...
+ 3 Nom et caractéristique de la liaison :
C ) — (0) Torseur cinématique de La liaison :
"© امسا إ S st...
# | D {w(1/0)} = {|
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
ji || | ما اس ااا
2 ! ! ! ا À !] ؟ ا
١ : ! 1 أ ! : 1
VITE الا | أ !
وأ م ْ | ْ
م | iii ! إ! |
À 8 0 : :
Er : ! | ,1
LE Si 0 : ْ
١ : : à 1 1
À). = ؟ م ٍ!
è ا ا 3 ْم
L x : ِ
5 )ا ١١ (١ ! !
ù أ ا ا ْ
F LE 5 ! | LE
: ا sl 3 ٌّ 0 1
٠ : ؟:ء : : : à !
t : : À À : à» : | |
ض iii ii x ض
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
DOCUMENT REPONSE 3
eme D pouno| Smet | ومسي Références)
الس F1 اللو tolérancé(s) référence spéciffiée(s) Zone de tolérance
Condition de conformité : | D Simple Contraintes :
L'élément tolérancé doit se C) Unique D Unique 4 0 Simple Orientation et/ou
situer tout entier dans la zone [1 groupe C1 multiples D tro [1 composée position par rapport à
de tolérance D» la référence spécifiée :
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
| Concours National Commun Filière : TSI Génie mécanique Session 2024
Annexe 1: diagramme partiel d’exigences fonctionnelles
req [Modèle] Data [Exigences fonctionnelles]
« Requirement »
Qualité des images
Id="1"
Text= " le système doit assurer une
qualité suffisante des images en vue
d'une numérisation 30 de la pièce."
« Requirement »
Vitesse de déplacement du « Requirement »
bras Déformation
1d="1.1" 1d="1.2"
Text= " le système doit Text= " l'architecture du
assurer une vitesse constante système doit limiter les
de déplacement du bras sur la déformations de la colonne
plage de mesure" de guidage et de la vis"
« Refine » Fa Fu « Refine » كر \« Refine »
« Requirement » « Requirement » « Requirement »
Caractéristiques générales caractéristiques générales et Guidage du bras (
du système matériaux caractéristiques générales)
Id="1.2.1"*
Id="1.1.1" 1 02
” : + Diamètre de la colonne Texts «
Text= ” La course verticale :
DA de ve est d = 10cm + l'entraxe e = 20cm,
٠ Diamètre de la vis d' = * Diamètre et longueur de
de 150cm. Scm l'alésage
la durée de scan d'une ٠ H= 200cm, A 1000, م = 20cm
hauteur de 150cm doit ٠ E = 200GPa." ٠ 606000601 de frott
être inférieur à 1 minute” 5 » 15 ss
f =0,2"
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Organisme : Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun · 2024 — Copie issue de : archive de modèles de concours — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/3965/modele-de-concours-cnc-2024-genie-mecanique-filiere-tsi-concours-national-commun-d-acces
