

Modèle de concours : CNC 2026 — Technologies et Sciences Industrielles (Génie électrique, filière TSI) — Concours National Commun d'accès aux écoles d'ingénieurs
⬇️ Télécharger le PDF Adresse permanente : wadifa-info.com/fr/modele-concours/3967
En bref
Ce document est une ancienne épreuve écrite du concours de Accès aux écoles d'ingénieurs (CPGE) organisé par Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun (2026), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits.
- Organisme
- Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun
- Grade
- Accès aux écoles d'ingénieurs (CPGE)
- Spécialité
- Génie électrique — filière TSI
- Année
- 2026
- Pages
- 13
- Langue des questions
- français
- Correction
- pas encore disponible
Pages du modèle (13)
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
DA ne. 5 SE
#XHASH ١ HERO ; المملكة المغربية ]ل الا
+CollOt ١ SOOHCA مااللاماه A ونظارة التعليم العاليص ا طبه
ضده: LoOOc À والبحث العلمر_والابتكان الس ل الثاتداه؟
Royaume du Maroc
Ministère de l'Enseignement Supérieur,
de la Recherche Scientifique et de l'Innovation
INSEA
CONCOURS NATIONAL COMMUN
d’Admission dans les Établissements de Formation d’Ingénieurs et
Établissements Assimilés
Session 2026
Épreuve de : Technologies et Sciences Industrielles
(Electricité)
Filières : TSI
Date : 19-05-2026 Durée 3 Heures de 08H00 à 11H00
Si, au cours de l'épreuve, un candidat repère ce qui lui semble être un point de clarification d'énoncé, il le
signale sur sa copie el poursuit sa composition en expliquant les raisons de son initiative.
L'usage de la calculatrice est autorisé
Cette épreuve comporte 14 au format A 4 en plus de deux pages de garde
Page de garde
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CONCOURS NATIONAL COMMUN
Session 2026
FILIÈRE : TSI
ÉPREUVE DE GENIE ELECTRIQUE
DURÉE : 3 HEURES
AUCUN DOCUMENT N’EST AUTORISÉ
L'usage de la calculatrice est autorisé
Le sujet comporte 14 pages réparties comme suit :
< L'énoncé de l’épreuve : 10 pages.
< Un document annexe, page 11.
D Trois Documents réponse pages 12, 13 et 14.
(A rendre avec la copie même vide).
Le sujet se compose de :
D Exercice
D Partie 1 : Étude préliminaire
> Partie 2 : Étude de la motorisation asynchrone.
D Partie 3 : Onduleur de tension triphasé.
D Partie 4 : Redresseur conversion AC/DC.
> Partie 5 : Chaîne d'acquisition et asservissement.
Partie 6 : Initiation à l’IA, régression et classification. <ا
Nota :
Il est vivement conseillé de commencer votre composition par l'exercice de la page 1.
Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d "énoncé, il le signalera sur
sa copie el devra poursuivre sa composilion en expliquant les raisons des initiatives qu'il a été amené
à prendre.
wadifa-info.com sil Ab 5 gi ge da Ci jludli æilai
CNC 2026, Filière TSI Épreuve de Génie électrique
Exercice : (Barème : 4/20)
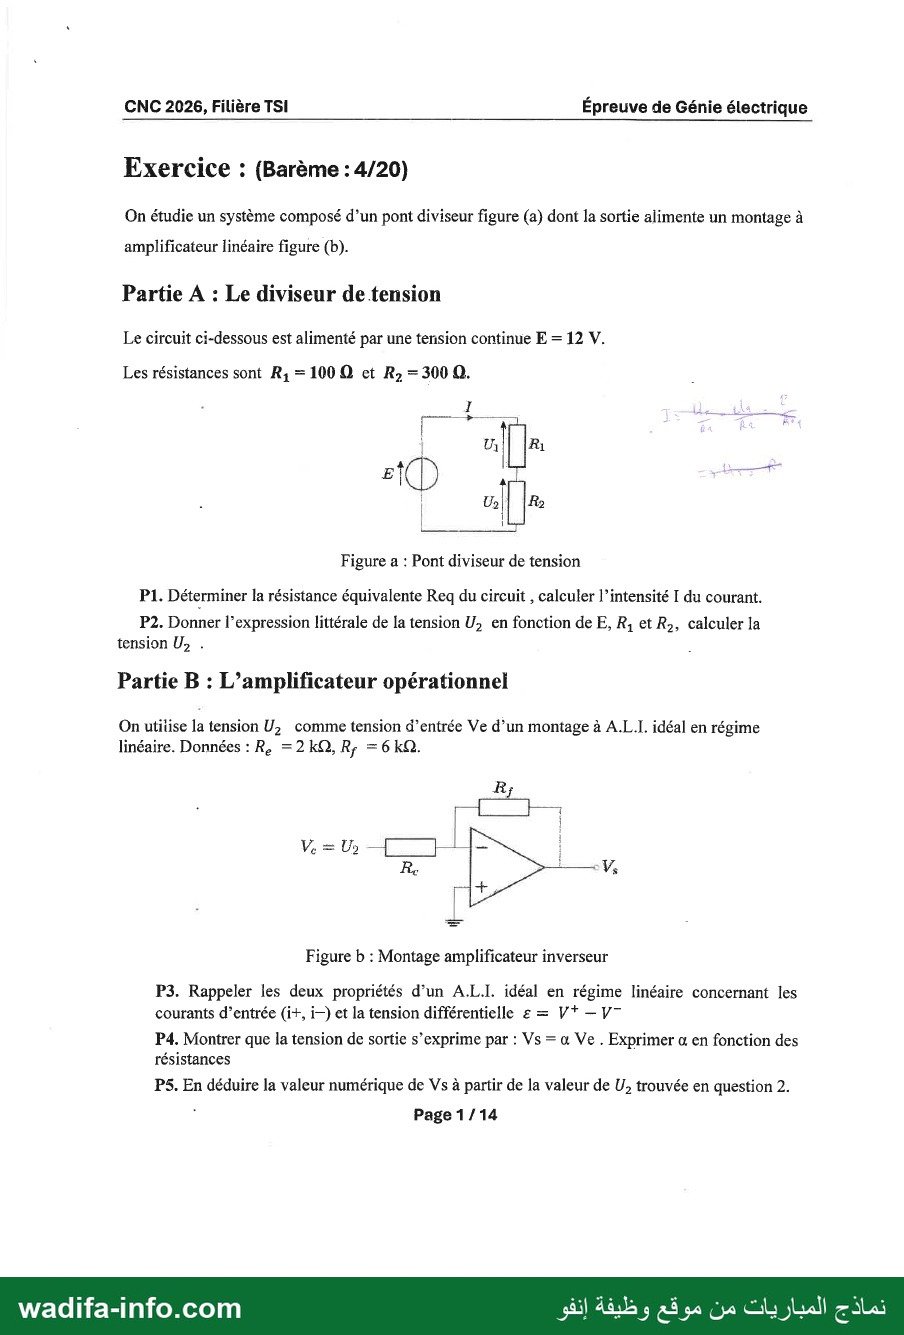
On étudie un système composé d’un pont diviseur figure (a) dont la sortie alimente un montage à
amplificateur linéaire figure (b).
Partie A : Le diviseur de tension
Le circuit ci-dessous est alimenté par une tension continue E = 12 V.
Les résistances sont R; = 100 Q et R; = 300 Q. |
1 1 F
] 01 1 21
. | ون [le
Figure a : Pont diviseur de tension
P1. Déterminer la résistance équivalente Req du circuit , calculer l’intensité 1 du courant.
P2. Donner l’expression littérale de la tension U, en fonction de E, R, et R;, calculer la
tension ونا . .
Partie B : L’amplificateur opérationnel
On utitise la tension U, comme tension d’entrée Ve d’un montage à .اخ idéal en régime
linéaire. Données : R, = 2 kQ, R; = 6 kQ.
Re : LA
Figure b : Montage amplificateur inverseur
P3. Rappeler les deux propriétés d’un A.L.I. idéal en régime linéaire concernant les
courants d’entrée (i+, ا et la tension différentielle ع = V* — y”
P4. Montrer que la tension de sortie s’exprime par : Vs = & Ve . Exprimer a en fonction des
résistances
PS5. En déduire la valeur numérique de Vs à partir de la valeur de U; trouvée en question 2.
١ Page 1/14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2026, Filière TSI Épreuve de Génie électrique
CHAÎNE DE TRACTION ÉLECTRIQUE
Modélisation, Acquisition et Commande d’un Système de Levage
Partie 1 : Etude préliminaire
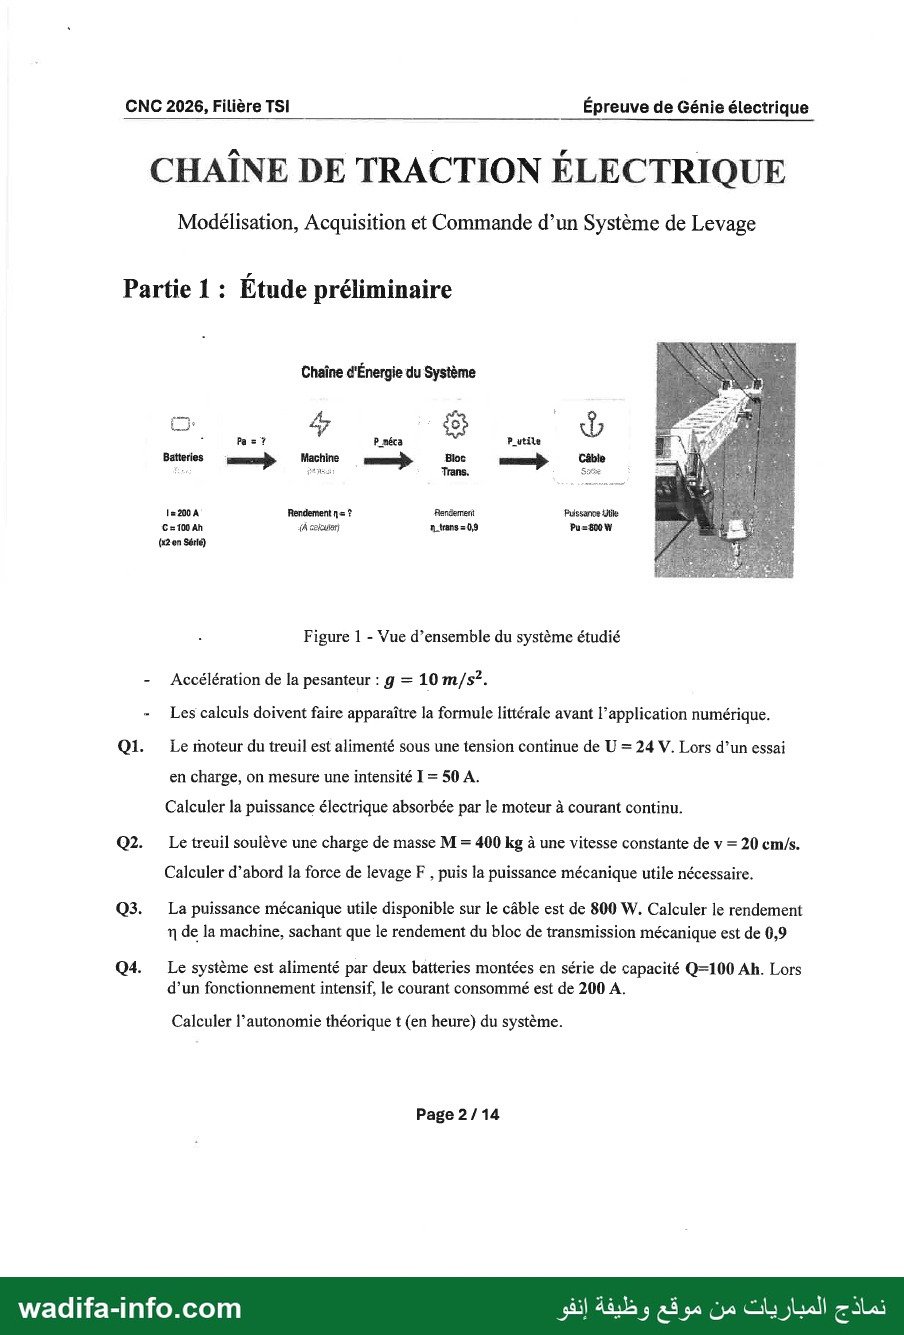
Chaîne d'Énergie du Système AS ÿ :
‘ms? 47 Paéca & Putite Ÿ 0 من شب -
٠-200 Rendement n= ? Raréerent Pussanoe Lie 4 1 PES Ÿ ; à 1 8
100 Ah م ceiouser) 1-3 Pu = 800 W Er 0-1 is
Do ce,
: Figure 1 - Vue d’ensemble du système étudié
- Accélération de la pesanteur : g = 10 m/s?.
- Les calculs doivent faire apparaître la formule littéraie avant l’application numérique.
Q1. Le moteur du treuil est alimenté sous une tension continue de U = 24 V. Lors d’un essai
en charge, on mesure une intensité I = 50 A.
Calculer la puissance électrique absorbée par le moteur à courant continu.
Q2. Le treuil soulève une charge de masse M = 400 kg à une vitesse constante de v = 20 cm/s.
Calculer d’abord la force de levage F , puis la puissance mécanique utile nécessaire.
Q3. La puissance mécanique utile disponible sur le câble est de 800 W, Calculer le rendement
n de la machine, sachant que le rendement du bloc de transmission mécanique est de 6,9
Q4. Le système est alimenté par deux batteries montées en série de capacité 0-100 Ah. Lors
d’un fonctionnement intensif, le courant consommé est de 200 A.
Calculer l’autonomie théorique t (en heure) du système.
Page 2/14
wadifa-info.com ل Ab 5 &ô ge Ca Ci juall 7 il
CNC 2026, Filière TSI Épreuve de Génie électrique
Sujet : Présentation du système
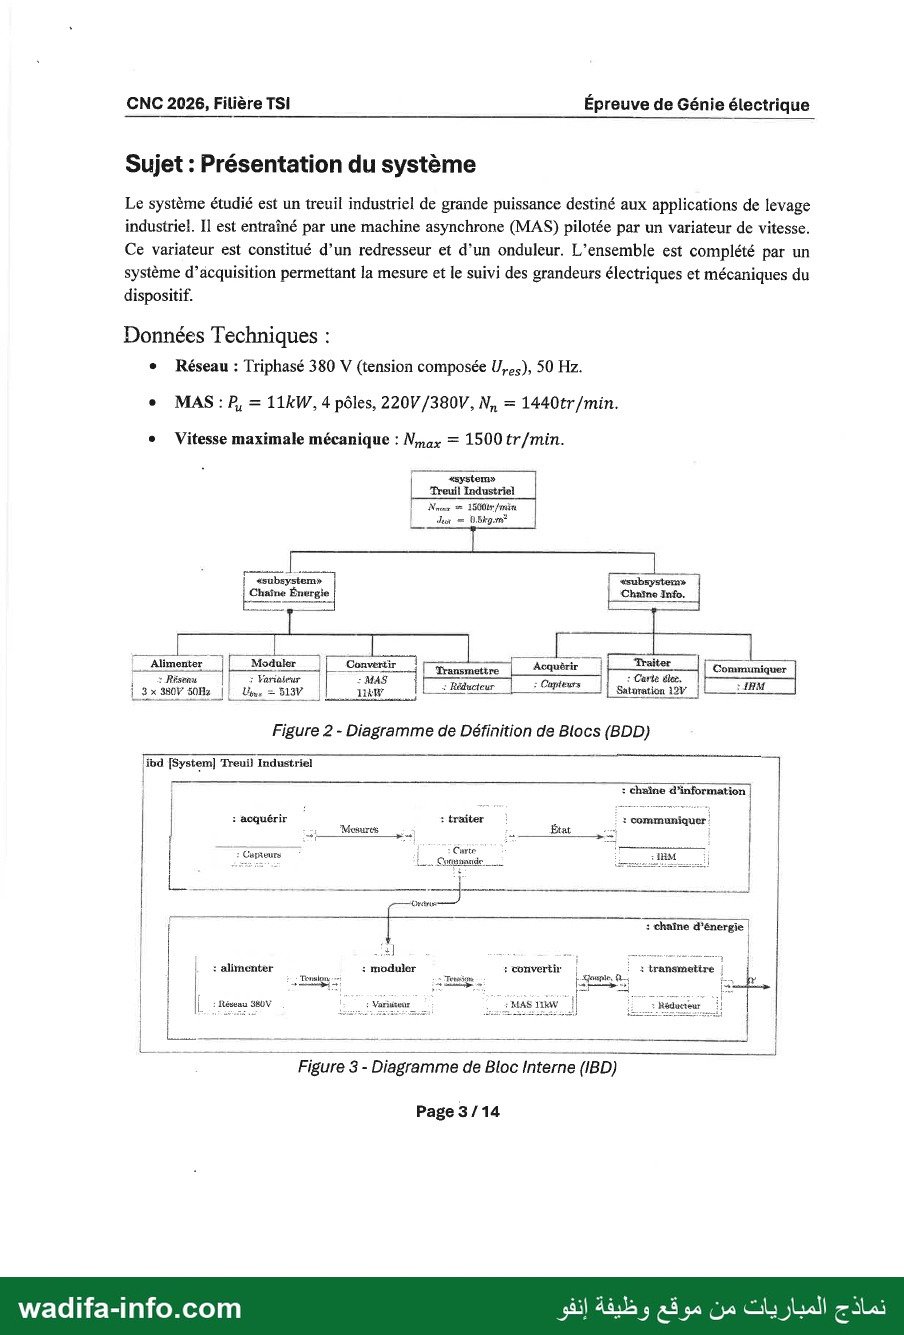
Le système étudié est un treuil industriel de grande puissance destiné aux applications de levage
industriel. 11 est entraîné par une machine asynchrone (MAS) pilotée par un variateur de vitesse.
Ce variateur est constitué d’un redresseur et d’un onduleur. L'ensemble est complété par un
système d’acquisition permettant la mesure et le suivi des grandeurs électriques et mécaniques du
dispositif.
Données Techniques :
e Réseau : Triphasé 380 V (tension composée ,لون 50 Hz.
e MAS:P, = 11kW, 4 pôles, 220V/380V, N, = 1440tr/min.
e Vitesse maximale mécanique : موا = 1500 tr/min.
١ “م «systems
Treuil Industriel
١ Nour ع 15001+/mère
Lex = و
‘ 1 <subsystem» 1 «subsystems
مسي Energie | Sn
سب 8 جب LL a ke 7 سس بج
— re a اللا Transmettre Ca tn ل Communiquer
{ax متلق 0ل | L اين ِِ 0 اا ١| =Réer | Copies | :ا | الصا
Figure 2 - Diagramme de Définition de Blocs (BDD)
Hbd [System] Treui} Industriel |
| RE de dl dite |
| | : acquérir TT ' : traiter 1 0 à : communiquer ! | |
| | اا سيا مسو امسو | |
| LOU مود حت ا RE RE ووو
| |: alimenter : moduler : convertir | re 1 : transmettre | |
Tension 22 ل م ب مت
١ ٠ Lines” سس اا © MAS لس إل |
Figure 3- Diagramme de Bloc Interne (IBD)
Page 3/14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2026, Filière TSI 0: Épreuve de Génie électrique
Partie 2 : Etude de la motorisation asynchrone
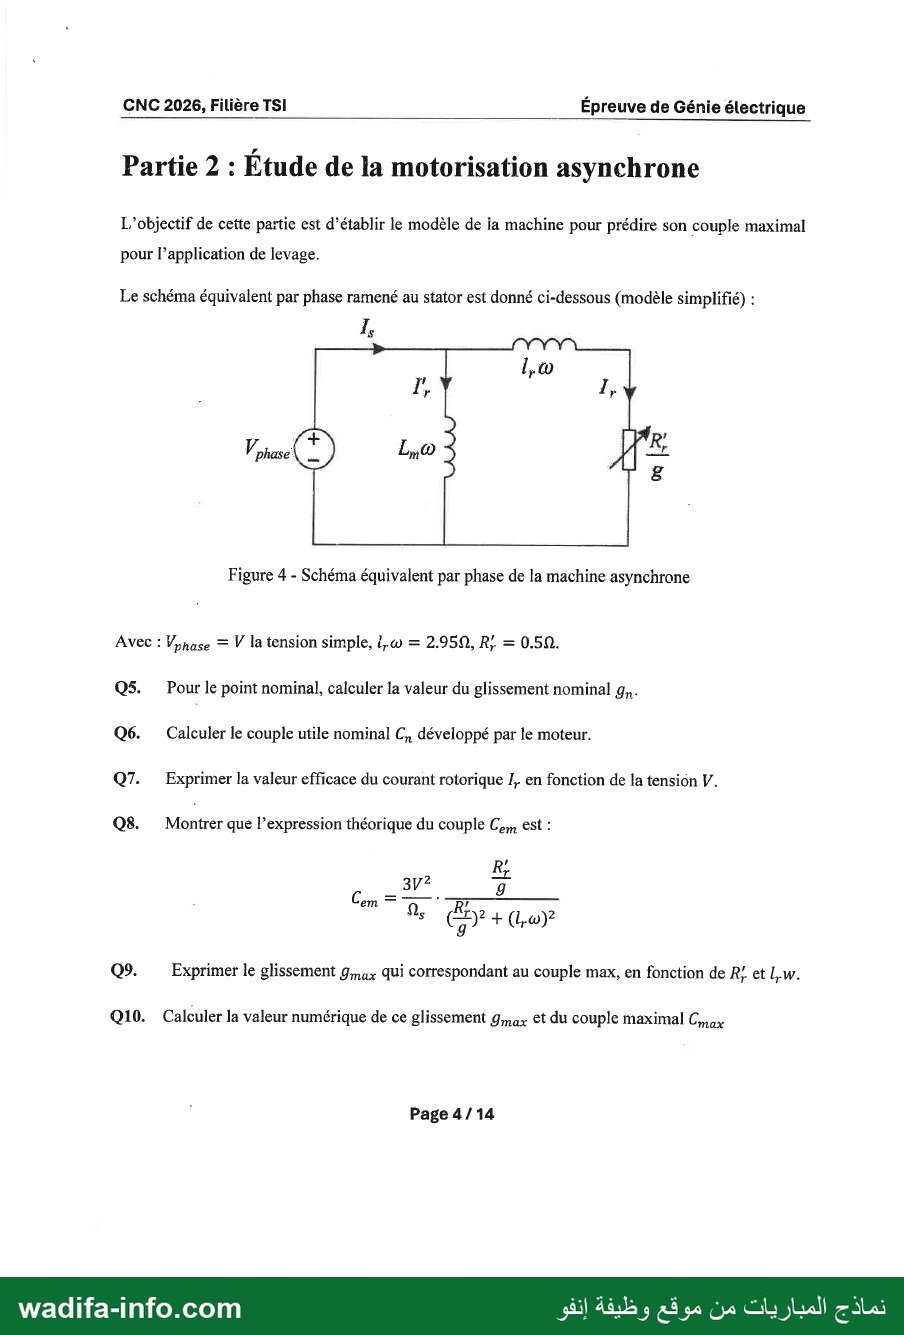
L'objectif de cette partie est d’établir le modèle de ia machine pour prédire son couple maximal
pour l’application de levage.
Le schéma équivalent par phase ramené au stator est donné ci-dessous (modèle simplifié) :
COR 5
Figure 4 - Schéma équivalent par phase de la machine asynchrone
Avec : Vypase = V la tension simple, هئ = 2.950, R; 2
Q5. Pour le point nominal, calculer la valeur du glissement nominal ير
Q6. Calculer le couple utile nominal بن développé par le moteur.
Q7. Exprimer la valeur efficace du courant rotorique 1, en fonction de la tension V.
Q8. Montrer que l’expression théorique du couple ورم est :
372 7
CRD ا
3 + + (Lw)?
09 Exprimer le glissement 9,4: qui correspondant au couple max, en fonction de R! et Lw.
Q10. Calculer la valeur numérique de ce glissement 9,,+ et du couple maximal Co
‘ Page 4/14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2026, Filière TSI Épreuve de Génie électrique
Partie 3 : Onduleur de tension triphasé
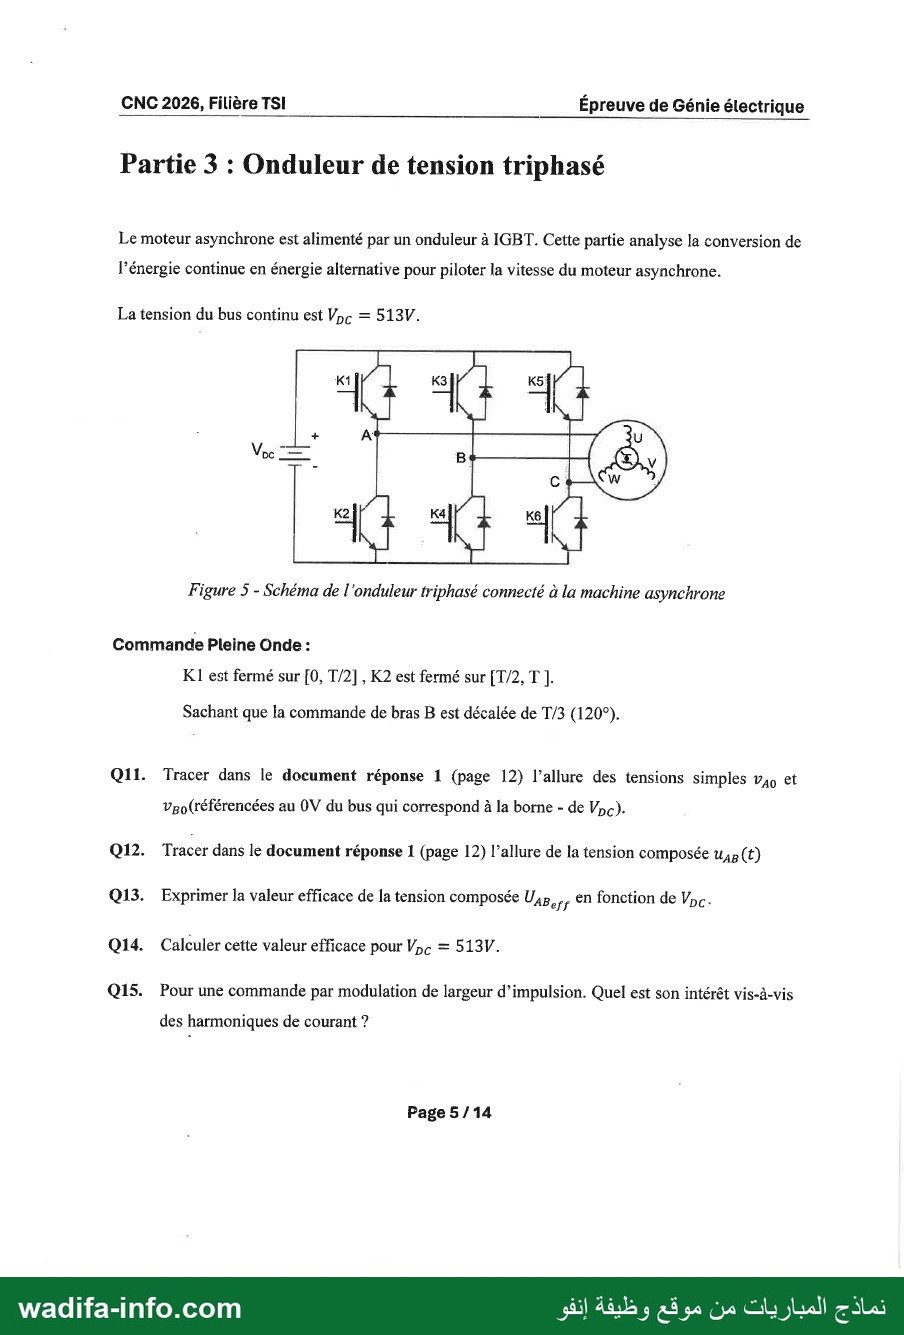
Le moteur asynchrone est alimenté par un onduleur à IGBT. Cette partie analyse la conversion de
l'énergie continue en énergie alternative pour piloter la vitesse du moteur asynchrone.
La tension du bus continu est عونا = 513V.
1 بها
Figure 5 - Schéma de l'onduleur triphasé connecté à la machine asynchrone
Commande Pleine Onde :
KI est fermé sur [0, T/2] , K2 est fermé sur [T/2, T ].
Sachant que la commande de bras B est décalée de T/3 (120°).
Q11. Tracer dans le document réponse 1 (page 12) l’allure des tensions simples ورت et
Vro(référencées au OV du bus qui correspond à la borne - de V,c).
Q12. Tracer dans le document réponse 1 (page 12) l’allure de la tension composée uyg(t)
Q13. Exprimer la valeur efficace de la tension composée Unsess en fonction de ونا
Q14. Calculer cette valeur efficace pour عملا = 51317
Q15. Pour une commande par modulation de largeur d’impulsion. Quel est son intérêt vis-à-vis
des harmoniques de courant ?
Page 5 / 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2026, Filière TSI Épreuve de Génie électrique
EE VU MU Ne ROC UIQUe"
Partie 4 : Redresseur - Conversion AC/DC
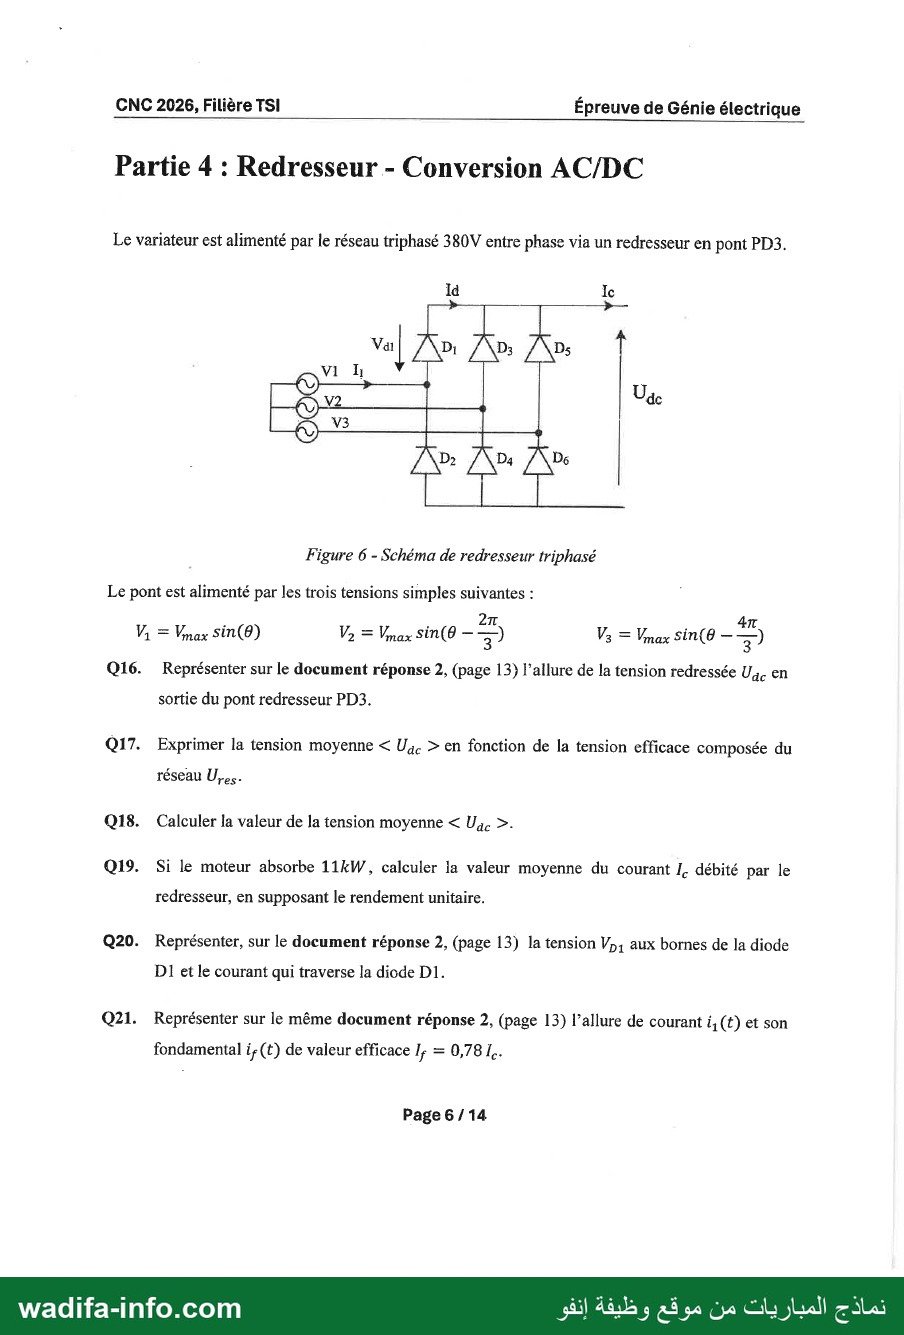
Le variateur est alimenté par le réseau triphasé 380V entre phase via un redresseur en pont PD3.
Id Ie
AV 1
a | | Ua
“ديم °
DSC بد
Figure 6 - Schéma de redresseur triphasé
Le pont est alimenté par les trois tensions simples suivantes : |
. ا 27 : 47
Vi = Vyax Sin(80) Vs = Vnax sin(0 — ولا ب = Vnax 111)9؟ — 5
Q16. Représenter sur le document réponse 2, (page 13) l'allure de la tension redressée يونا en
sortie du pont redresseur PD3.
Q17. Exprimer la tension moyenne > مولا > en fonction de la tension efficace composée du
réseau مورلا
Q18. Calculer la valeur de la tension moyenne > ونا >.
019. Si le moteur absorbe 11kW, calculer la valeur moyenne du courant Ie débité par le
redresseur, en supposant le rendement unitaire.
Q20. Représenter, sur le document réponse 2, (page 13) la tension رما aux bornes de la diode
101 et le courant qui traverse la diode D1.
Q21. Représenter sur le même document réponse 2, (page 13) l’allure de courant i,(t) et son
fondamental i;(t) de valeur efficace 1; = 0,78 1٠
Page 6/14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2026, Filière TSI Épreuve de Génie électrique
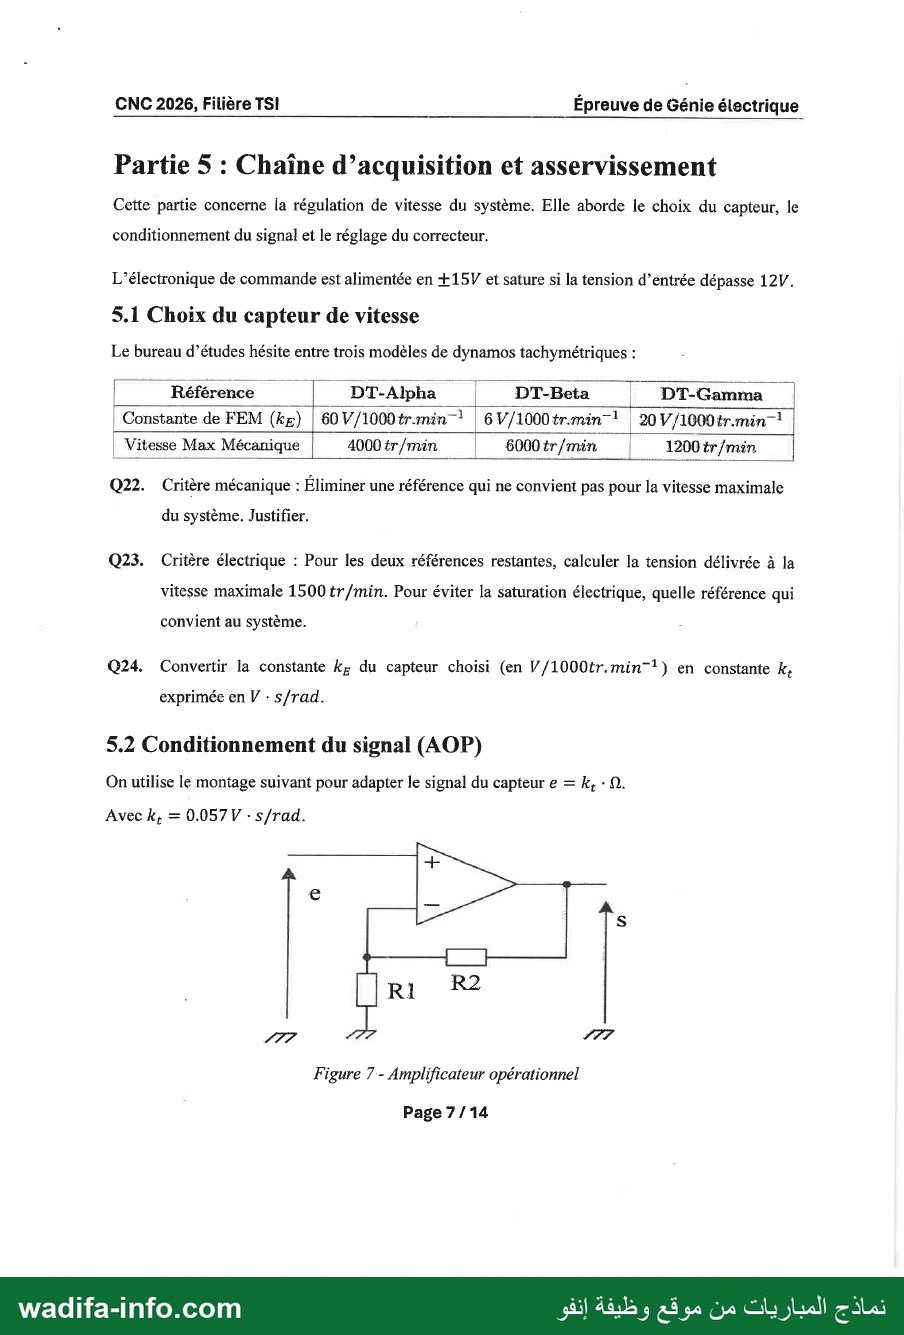
Partie 5 : Chaîne d’acquisition et asservissement
Cette partie concerne la régulation de vitesse du système. Elle aborde le choix du capteur, le
conditionnement du signal et le réglage du correcteur.
L’électronique de commande est alimentée en +15V et sature si la tension d’entrée dépasse 12V.
5.1 Choix du capteur de vitesse
Le bureau d’études hésite entre trois modèles de dynamos tachymétriques : :
| Référence | DT-Alpha | DT-Beta | DTGamma |
Constante de FEM (kg) | 60 V/1000tr.min? | 6V/1000tr.min! | 20 V/1000tr.min |
Vitesse Max Mécanique 4000 ér /min 6000 tr/min 1200 tr/min
Q22. Critère mécanique : Éliminer une référence qui ne convient pas pour la vitesse maximale
du système. Justifier.
Q23. Critère électrique : Pour les deux références restantes, calculer la tension délivrée à la
vitesse maximale 1500 tr/min. Pour éviter la saturation électrique, quelle référence qui
convient au système. -
024. Convertir la constante k; du capteur choisi (en V/1000tr.min"!) en constante k,
exprimée en V ٠ s/rad.
5.2 Conditionnement du signal (AOP)
On utilise le montage suivant pour adapter le signal du capteur e = k, - Q.
Avec k, = 0.057V -s/rad.
Ri #2
TT 72
Figure 7 - Amplificateur opérationnel
Page 7 / 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2026, Filière TSI Épreuve de Génie électrique
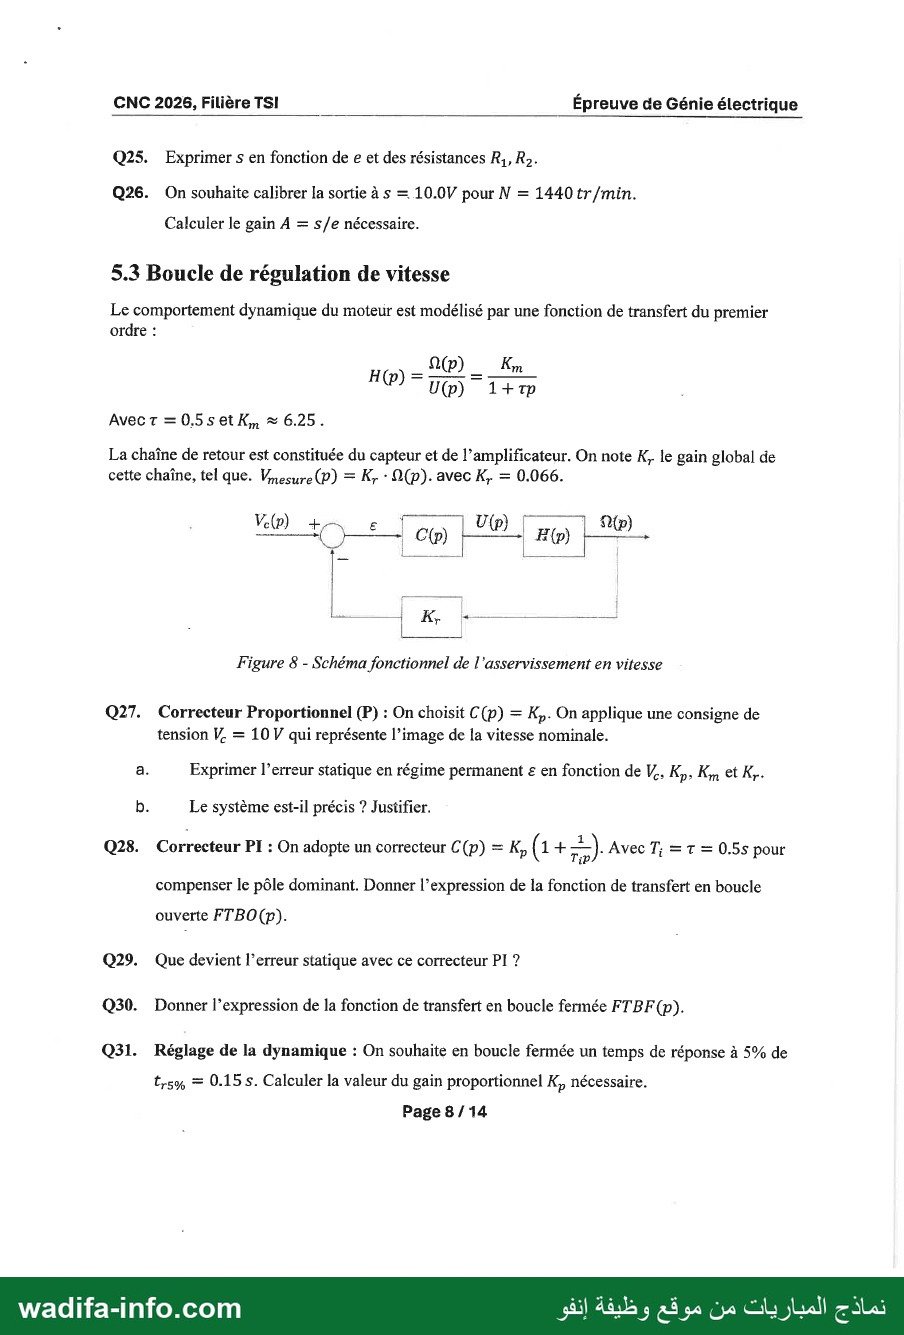
Q25. Exprimer s en fonction de e et des résistances 777.
Q26. On souhaite calibrer la sortie à s = 10.0V pour N = 1440 tr/min.
Calculer le gain À = s/e nécessaire.
5.3 Boucle de régulation de vitesse
Le comportement dynamique du moteur est modélisé par une fonction de transfert du premier
ordre :
Up) 1+7%
مولام + =0,5setK,, = 6.25.
La chaîne de retour est constituée du capteur et de l’amplificateur. On note K,. le gain global de
cette chaîne, tel que. Vesure(p) = جا ٠ A(p). avec K, = 0.066.
RQ ال يبر لكلا رون
لب تيا لكر !+ سس
١ La)
Figure 8 - Schéma fonctionnel de l'asservissement en vitesse
Q27. Correcteur Proportionnel (P) : On choisit C(p) = .وا On applique une consigne de
tension W. = 10 V qui représente l’image de la vitesse nominale.
a. Exprimer l'erreur statique en régime permanent ع en fonction de W.. K,. K, et K..
b. Le système est-il précis ? Justifier.
Q28. Correcteur PI : On adopte un correcteur C(p) = K, (1 + 2). Avec T; =T = 0.55 pour
compenser le pôle dominant. Donner l’expression de la fonction de transfert en boucle
ouverte FTBO(p).
Q29. Que devient l’erreur statique avec ce correcteur PI ?
Q30. Donner l’expression de la fonction de transfert en boucle fermée FTBF(p).
Q31. Réglage de la dynamique : On souhaite en boucle fermée un temps de réponse à 5% de
trs% = 0.15 5. Calculer la valeur du gain proportionnel K,, nécessaire.
Page 8/14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
CNC 2026, Filière TSI Épreuve de Génie électrique
LC ONONVO CO UeMIO GIQCUiQUe
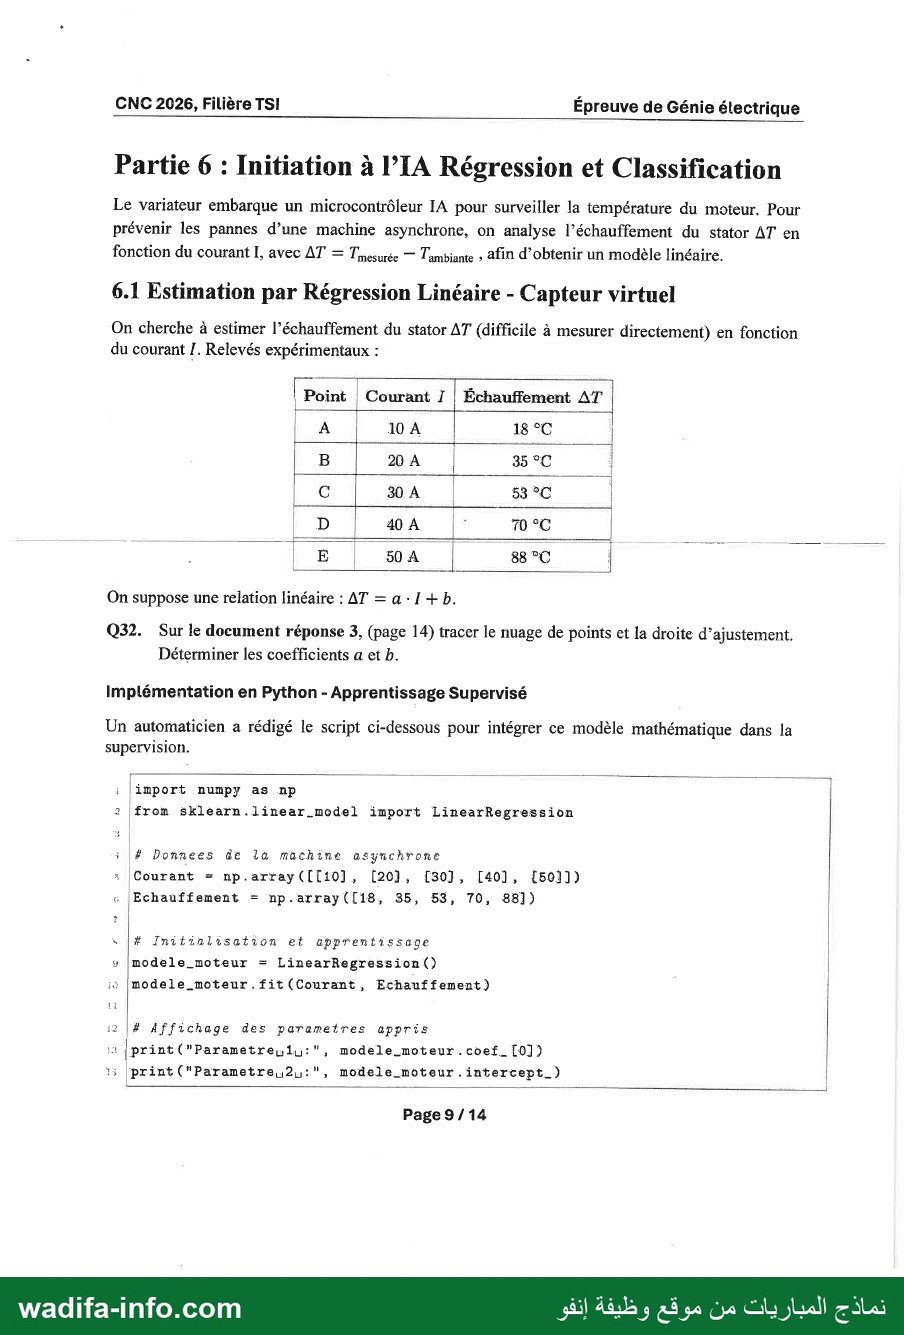
Partie 6 : Initiation à l’IA Régression et Classification
Le variateur embarque un microcontrôleur IA pour surveiller la température du moteur, Pour
prévenir les pannes d’une machine asynchrone, on analyse l’échauffement du stator AT en
fonction du courant I, avec AT = Tnsurée — Tambiante » afin d'obtenir un modèle linéaire.
6.1 Estimation par Régression Linéaire - Capteur virtuel
On cherche à estimer l’échauffement du stator AT (difficile à mesurer directement) en fonction
du courant /. Relevés expérimentaux :
VERS à Courant 1 | ا ل AT!
! Point | Courant 1 | Échauffement AT |
A 104 | 18 °C “4
| B 20 | 35 °C 1
0 302 | 53 °C |
D 40 A 5 70 °C
: E 504 | 88 °C ل
On suppose une relation linéaire : AT = ١1+
Q32. Sur le document réponse 3, (page 14) tracer le nuage de points et la droite d’ajustement.
Déterminer les coefficients a et b.
implémentation en Python - Apprentissage Supervisé
Un automaticien a rédigé le script ci-dessous pour intégrer ce modèle mathématique dans la
supervision.
: [import وميه as mp |
2 |from sklearn.linear model import LinearRegression
ïi |# Donnees de la machine asynchrone
+ Courant = np.array([[10], [20], [30], [40], £{50]]) |
« lEchauffement = np.array([18, 35, 53, 70, 88])
s | # 717414214521102 et apprentissage
y [modele_moteur = LinearRegression()
id | modele _moteur.fit (Courant, Echauffement) |
i2 | Affichage des parametres appris |
sa | print ("Parametreulu:", modele_moteur.coef._ [0]) |
17 [print ("Parametre,,2,:", modele_moteur.intercept_) |
Page 9/14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2026, Filière TSI Épreuve de Génie électrique
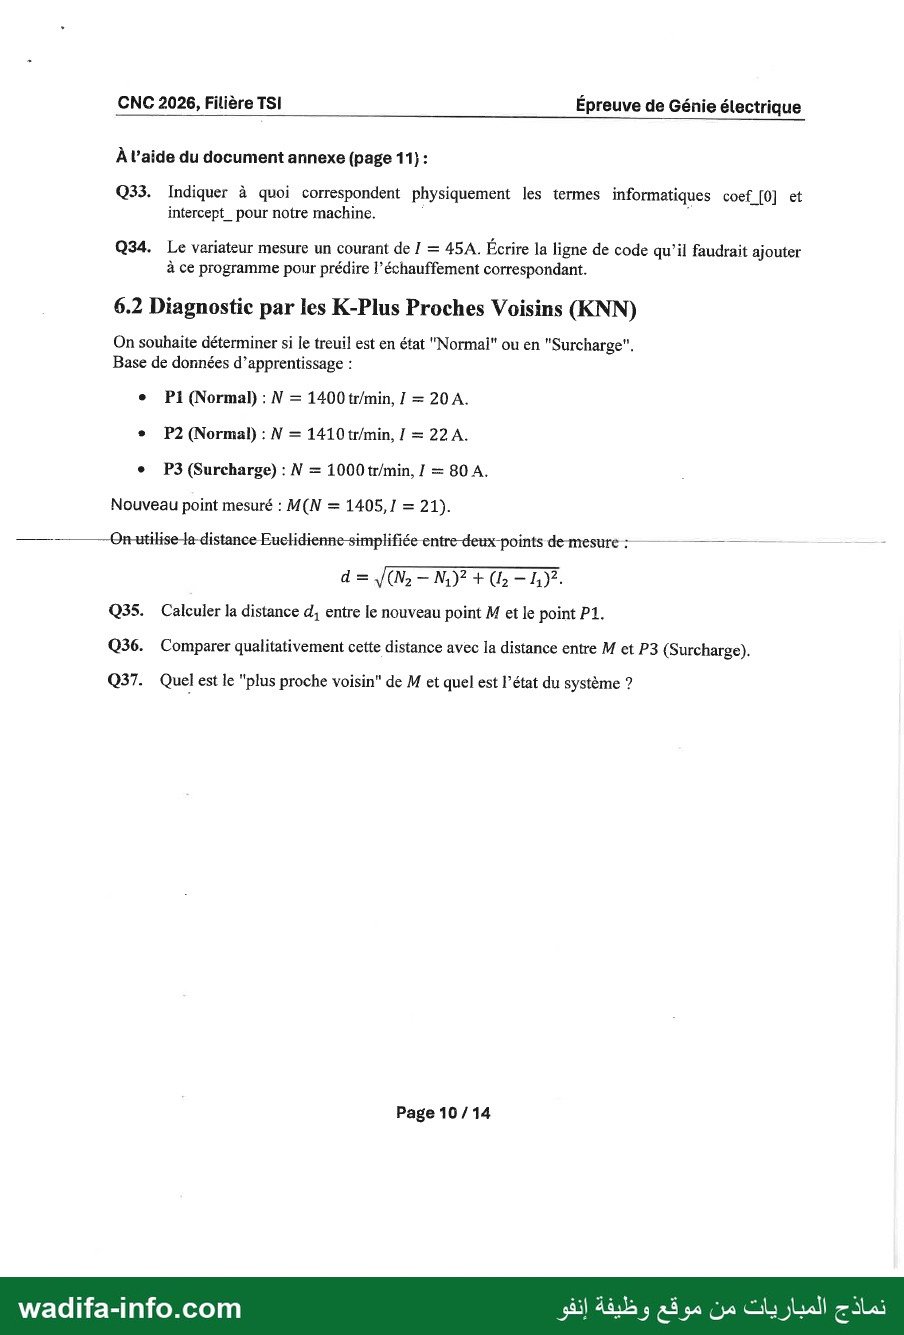
À l’aide du document annexe (page 11} :
9033. Indiquer à quoi correspondent physiquement les termes informatiques coef [0] et
intercept_ pour notre machine. ‘
Q34. Le variateur mesure un courant لعل = 45A. Écrire la ligne de code qu’il faudrait ajouter
à ce programme pour prédire l’échauffement correspondant.
6.2 Diagnostic par les K-Plus Proches Voisins (KNN)
On souhaite déterminer si le treuil est en état "Normal" ou en "Surcharge".
Base de données d’apprentissage :
e 171 (Normal) : N = 1400 tr/min, 1 = 20 A.
«* P2 (Normal) : N = 1410 tr/min, 1 = 22 A.
e _P3 (Surcharge) : N = 1000 tr/min, 1 = 80 A. :
Nouveau point mesuré : M(N = 1405,1 = 21).
——-Onutilise-la-distance Euelidienne-simplifiée entre-deux-points de-mesure : =
d= 2ر1 - و1) + 1102 - وا0)/
Q35. Calculer la distance يك entre le nouveau point M et le point P1.
Q36. Comparer qualitativement cette distance avec la distance entre M et P3 (Surcharge).
Q37. Quel est le "plus proche voisin" de M et quel est l’état du système ?
Page 10 / 14
CNC 2026, Filière TSI Épreuve de Génie électrique
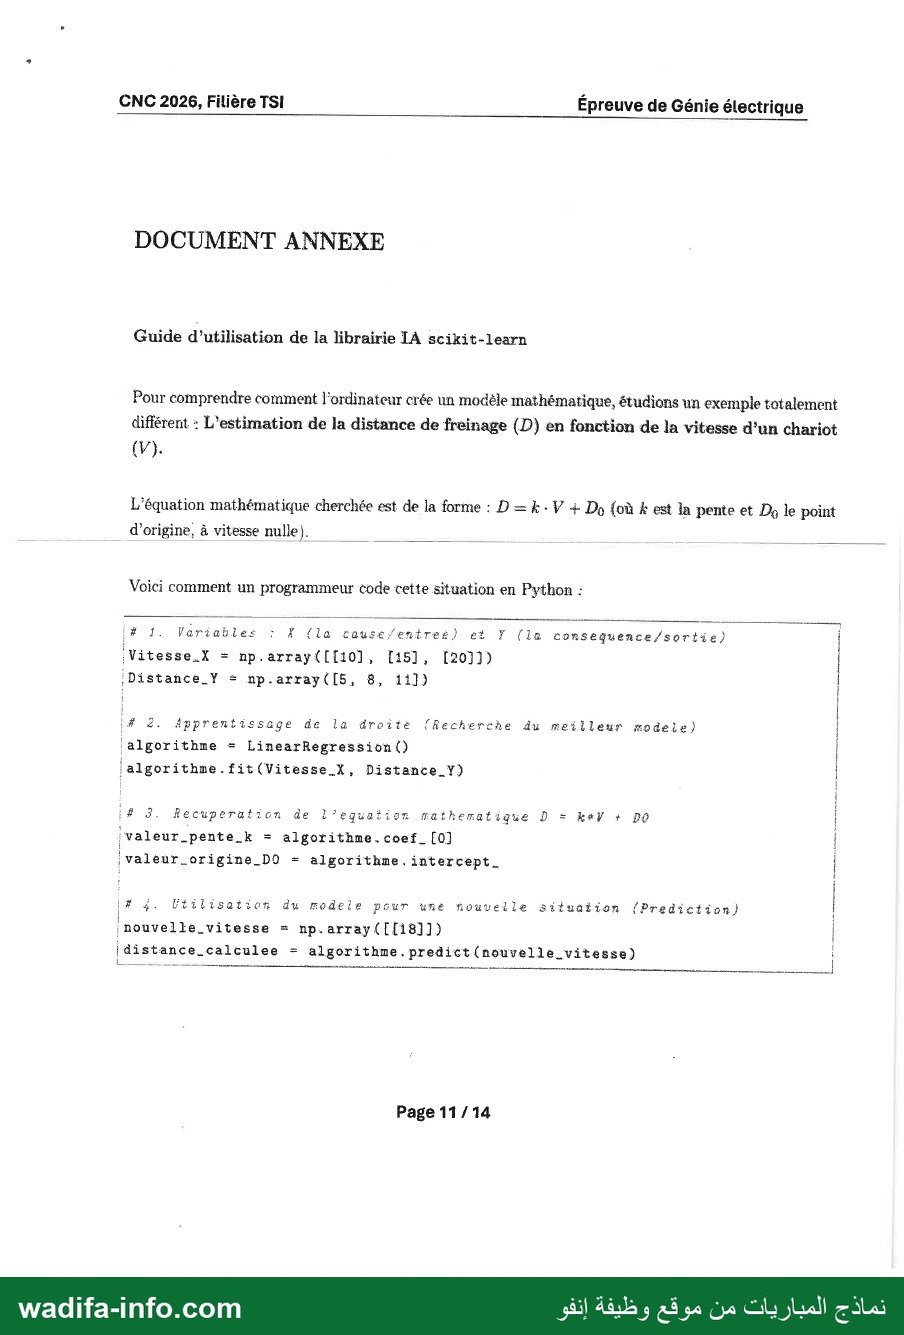
DOCUMENT ANNEXE
Guide d'utilisation de la librairie LA scikit-learn
Pour comprendre comment l'ordinateur crée un modèle mathématique, étudions un exemple totalement
différent + L'estimation de la distance de freinage (D) en fonction de la vitesse d’un chariot
L'équation mathématique cherchée est de la forme : D = k: V + Do {où k est la pente et Dj le point
d’origine, à vitesse nulle). do mer.
Voici comment un programmeur code cette situation en Python :
# 1. Variables : X {la cause/entreé) et Y (la consequence/sortie) Î
:Vitesse.X = np.array{[{10], [15], ]200( |
{Distance _Y = np.array([5, 8, 11]) |
i# 2. épprentissage de la droite {Recherthe du meilleur modeie) |
algorithme = LinearRegression() |
lalgorithme.fit(Vitesse_X, Distance_Y) |
# 3. Recuperation de l'’eqguation mathematique D = مرحم + DO |
:valeur_pente_k = algorithme.coef_ [0] |
ivaleur.origine_ DO = algorithne.intercept_ |
I# 4. ltilisation du modele pour une nouvelle Siluation {Prediction) |
1 2012786118-7118588 = np.array([{[18]]) |
distance _calculee = algorithme.predict (nouvelle _vitesse) :
ج المباريات من موقع وظيفة إنفو wadifa-info.com
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Organisme : Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun · 19/05/2026 — Copie issue de : archive de modèles de concours — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/3967/modele-de-concours-cnc-2026-technologies-et-sciences-industrielles-genie-electrique-fili
