

Modèle de concours : CNC 2025 — Sciences Industrielles pour l'Ingénieur (filière MP) — Concours National Commun d'accès aux écoles d'ingénieurs
⬇️ Télécharger le PDF Adresse permanente : wadifa-info.com/fr/modele-concours/3963
En bref
Ce document est une ancienne épreuve écrite du concours de Accès aux écoles d'ingénieurs (CPGE) organisé par Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun (2025), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits.
- Organisme
- Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun
- Grade
- Accès aux écoles d'ingénieurs (CPGE)
- Spécialité
- Sciences industrielles pour l'ingénieur — filière MP
- Année
- 2025
- Pages
- 24
- Langue des questions
- français
- Correction
- pas encore disponible
Pages du modèle (24)
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
D'ADMISSION AUX GRANDES ECOLES D'INGENIEURS MAROCAINES
SESSION : 2025
FILIERE : MP
POUR L INGENIEUR
DUREE : 4 HEURES
AUCUN DOCUMENT N'EST AUTORISE
CALCULATRICES AUTORISEES
٠ Le sujet s'étale sur 23 pages réparties comme suit :
— Cette page de garde.
— Le texte de l'épreuve : pages numérotées de 1 à 18.
— Un document annexe : page 19.
— Quatre documents-réponses : pages 20 à 23. (A RENDRE AVEC LA COPIE MEME NON
COMPLETES).
Le sujet se compose de plusieurs parties indépendantes pouvant être traitées
indifféremment.
Nota : - ١! appartient au candidat de vérifier qu'il a reçu un sujet complet et correspondant à l'épreuve à
laquelle il se présente.
- Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d'énoncé, il le signalera
sur sa copie et devra poursuivre sa composition en expliquant les raisons des initiatives qu'il a été
amené à prendre.
- Conformément au principe d'anonymat, votre copie ne doit comporter aucun signe distinctif, tel que
nom, centre, signature, etc.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun MP Session 2025
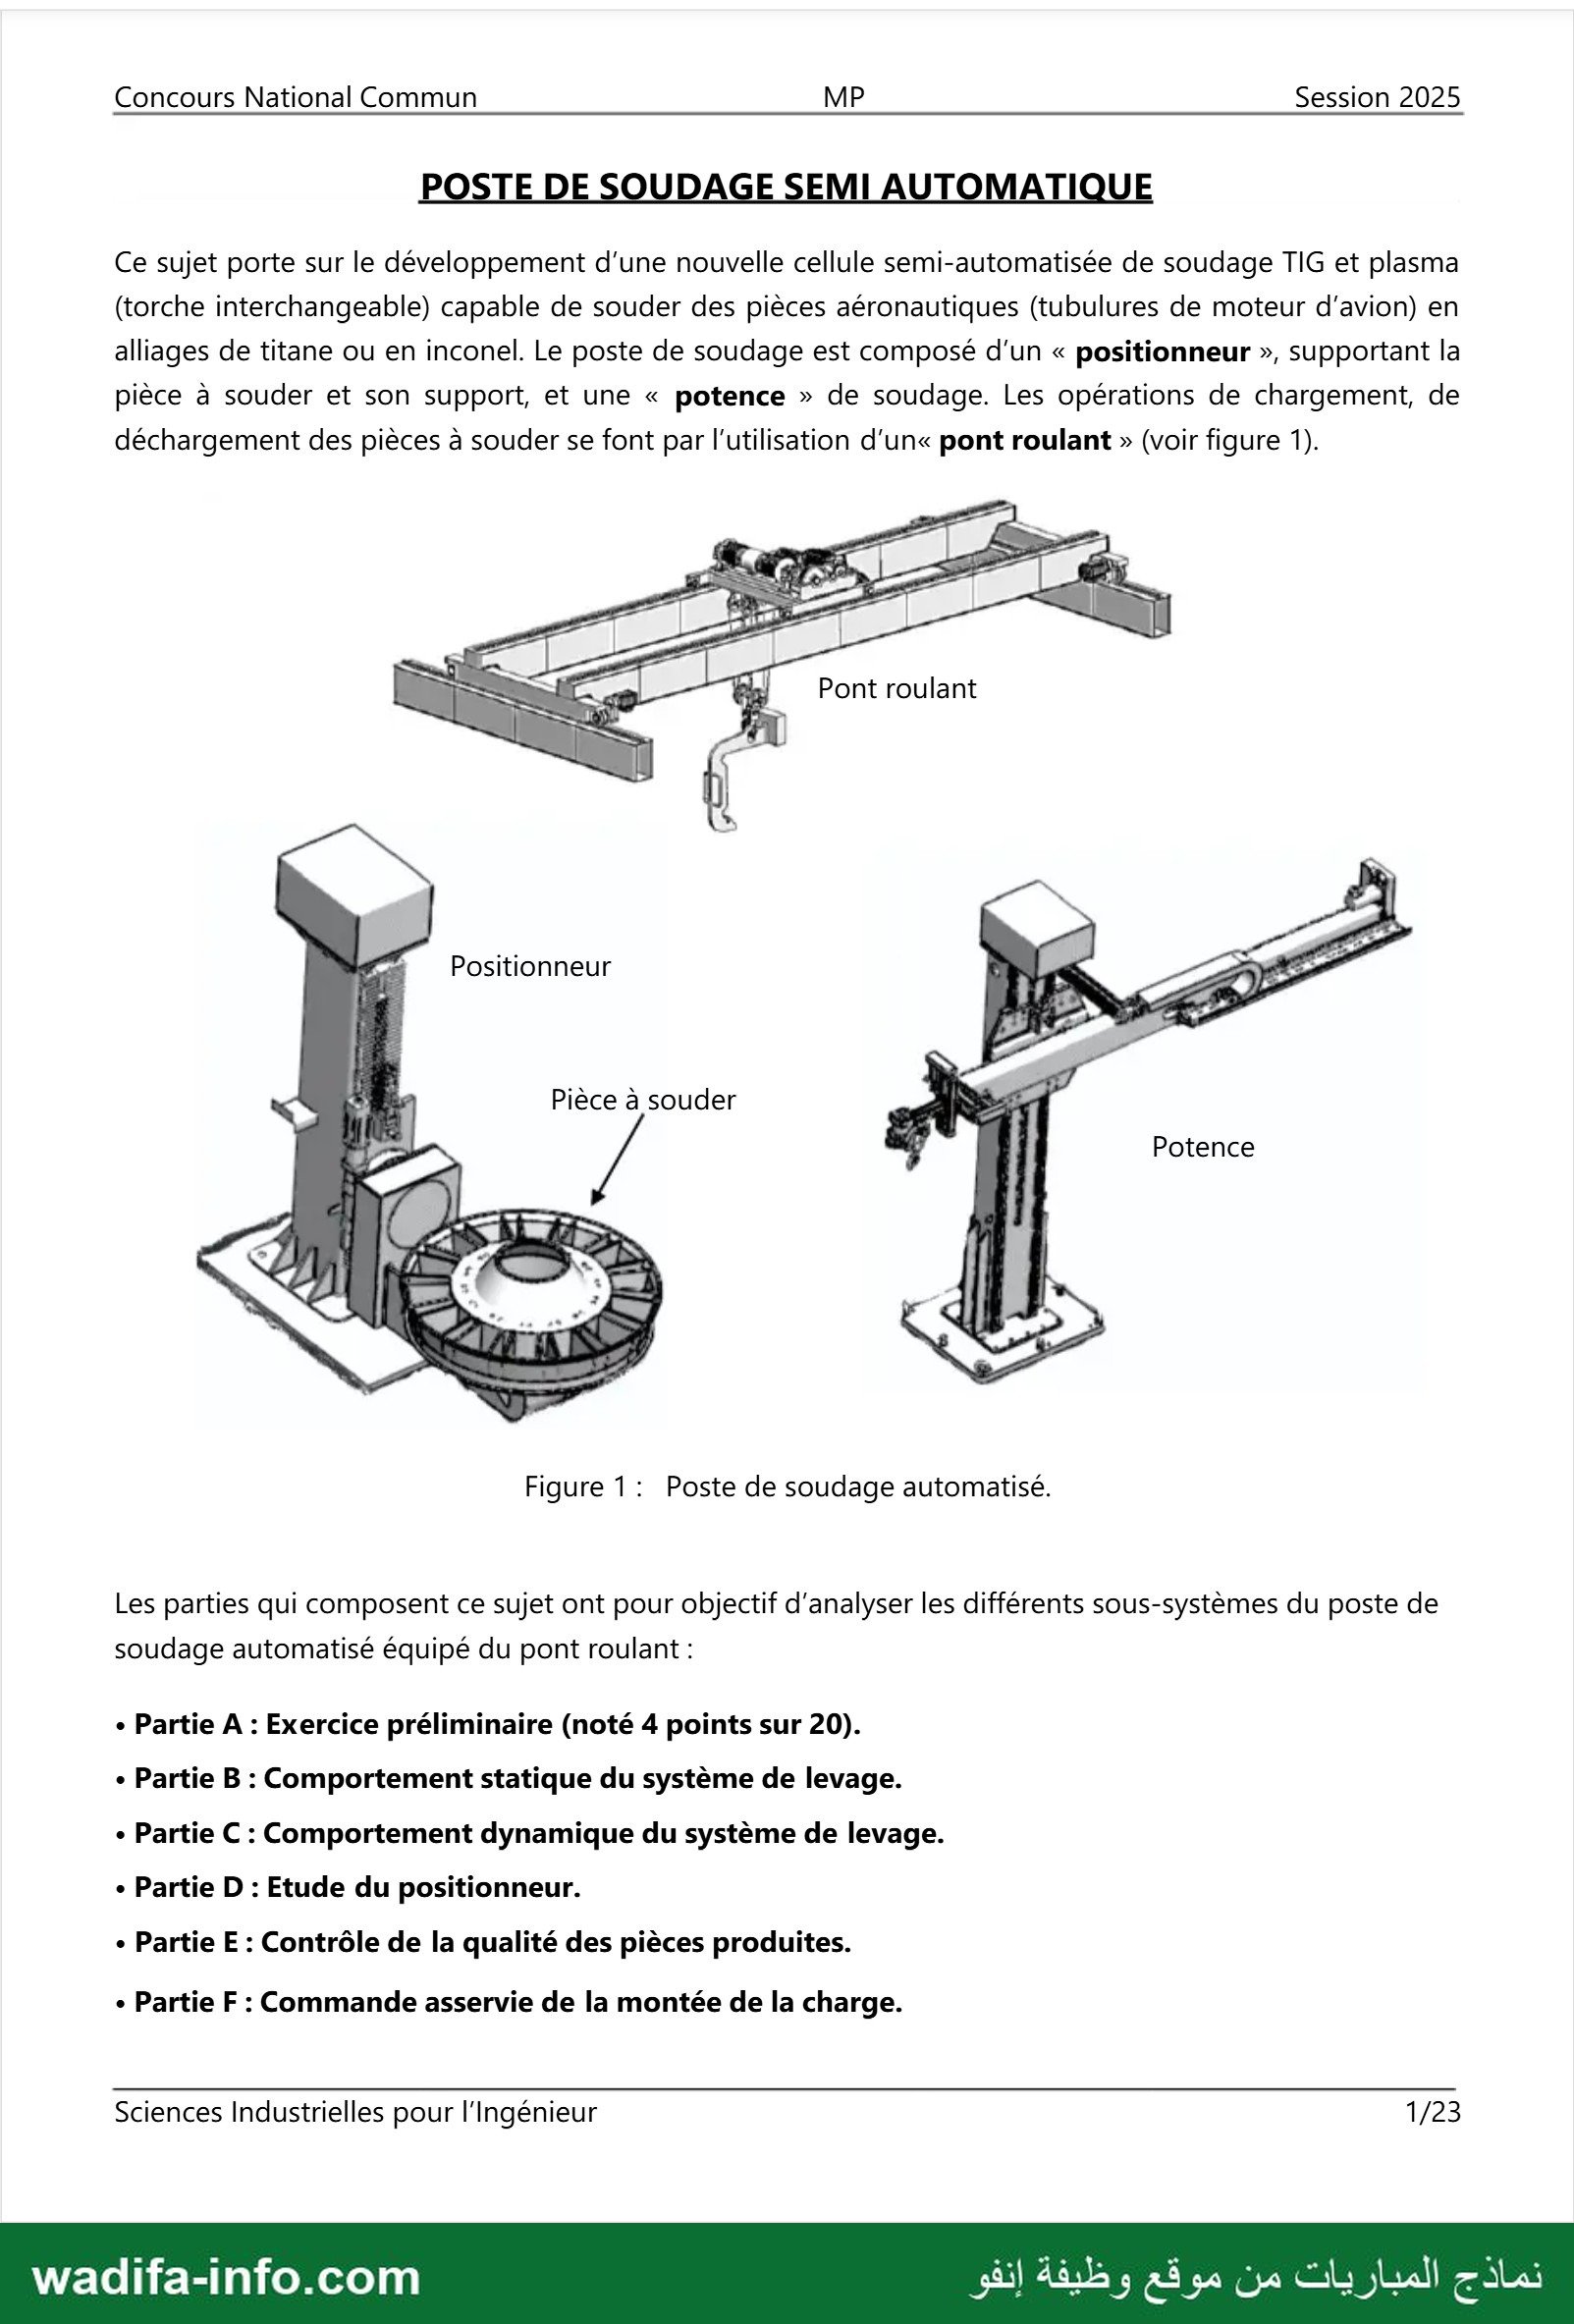
POSTE DE SOUDAGE SEMI AUTOMATIQUE
Ce sujet porte sur le développement d'une nouvelle cellule semi-automatisée de soudage TIG et plasma
(torche interchangeable) capable de souder des pièces aéronautiques (tubulures de moteur d'avion) en
alliages de titane ou en inconel. Le poste de soudage est composé d'un « positionneur », supportant la
pièce à souder et son support, et une « potence » de soudage. Les opérations de chargement, de
déchargement des pièces à souder se font par l'utilisation d'un« pont roulant » (voir figure 1).
لعج ب الح Pont roulant
L. BR" sf. }
دص 1 à
ea Positionneur + 7 لظ
0 Pièce à souder SET
+ ADS
a / ; Potence
باب > مي
2 بج لا . |
Figure 1 : Poste de soudage automatisé.
Les parties qui composent ce sujet ont pour objectif d'analyser les différents sous-systèmes du poste de
soudage automatisé équipé du pont roulant :
٠ Partie A : Exercice préliminaire (noté 4 points sur 20).
٠ Partie B : Comportement statique du système de levage.
٠ Partie C : Comportement dynamique du système de levage.
٠ Partie D : Etude du positionneur.
٠ Partie E : Contrôle de la qualité des pièces produites.
٠ Partie F : Commande asservie de la montée de la charge.
Sciences Industrielles pour l'Ingénieur 1723
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
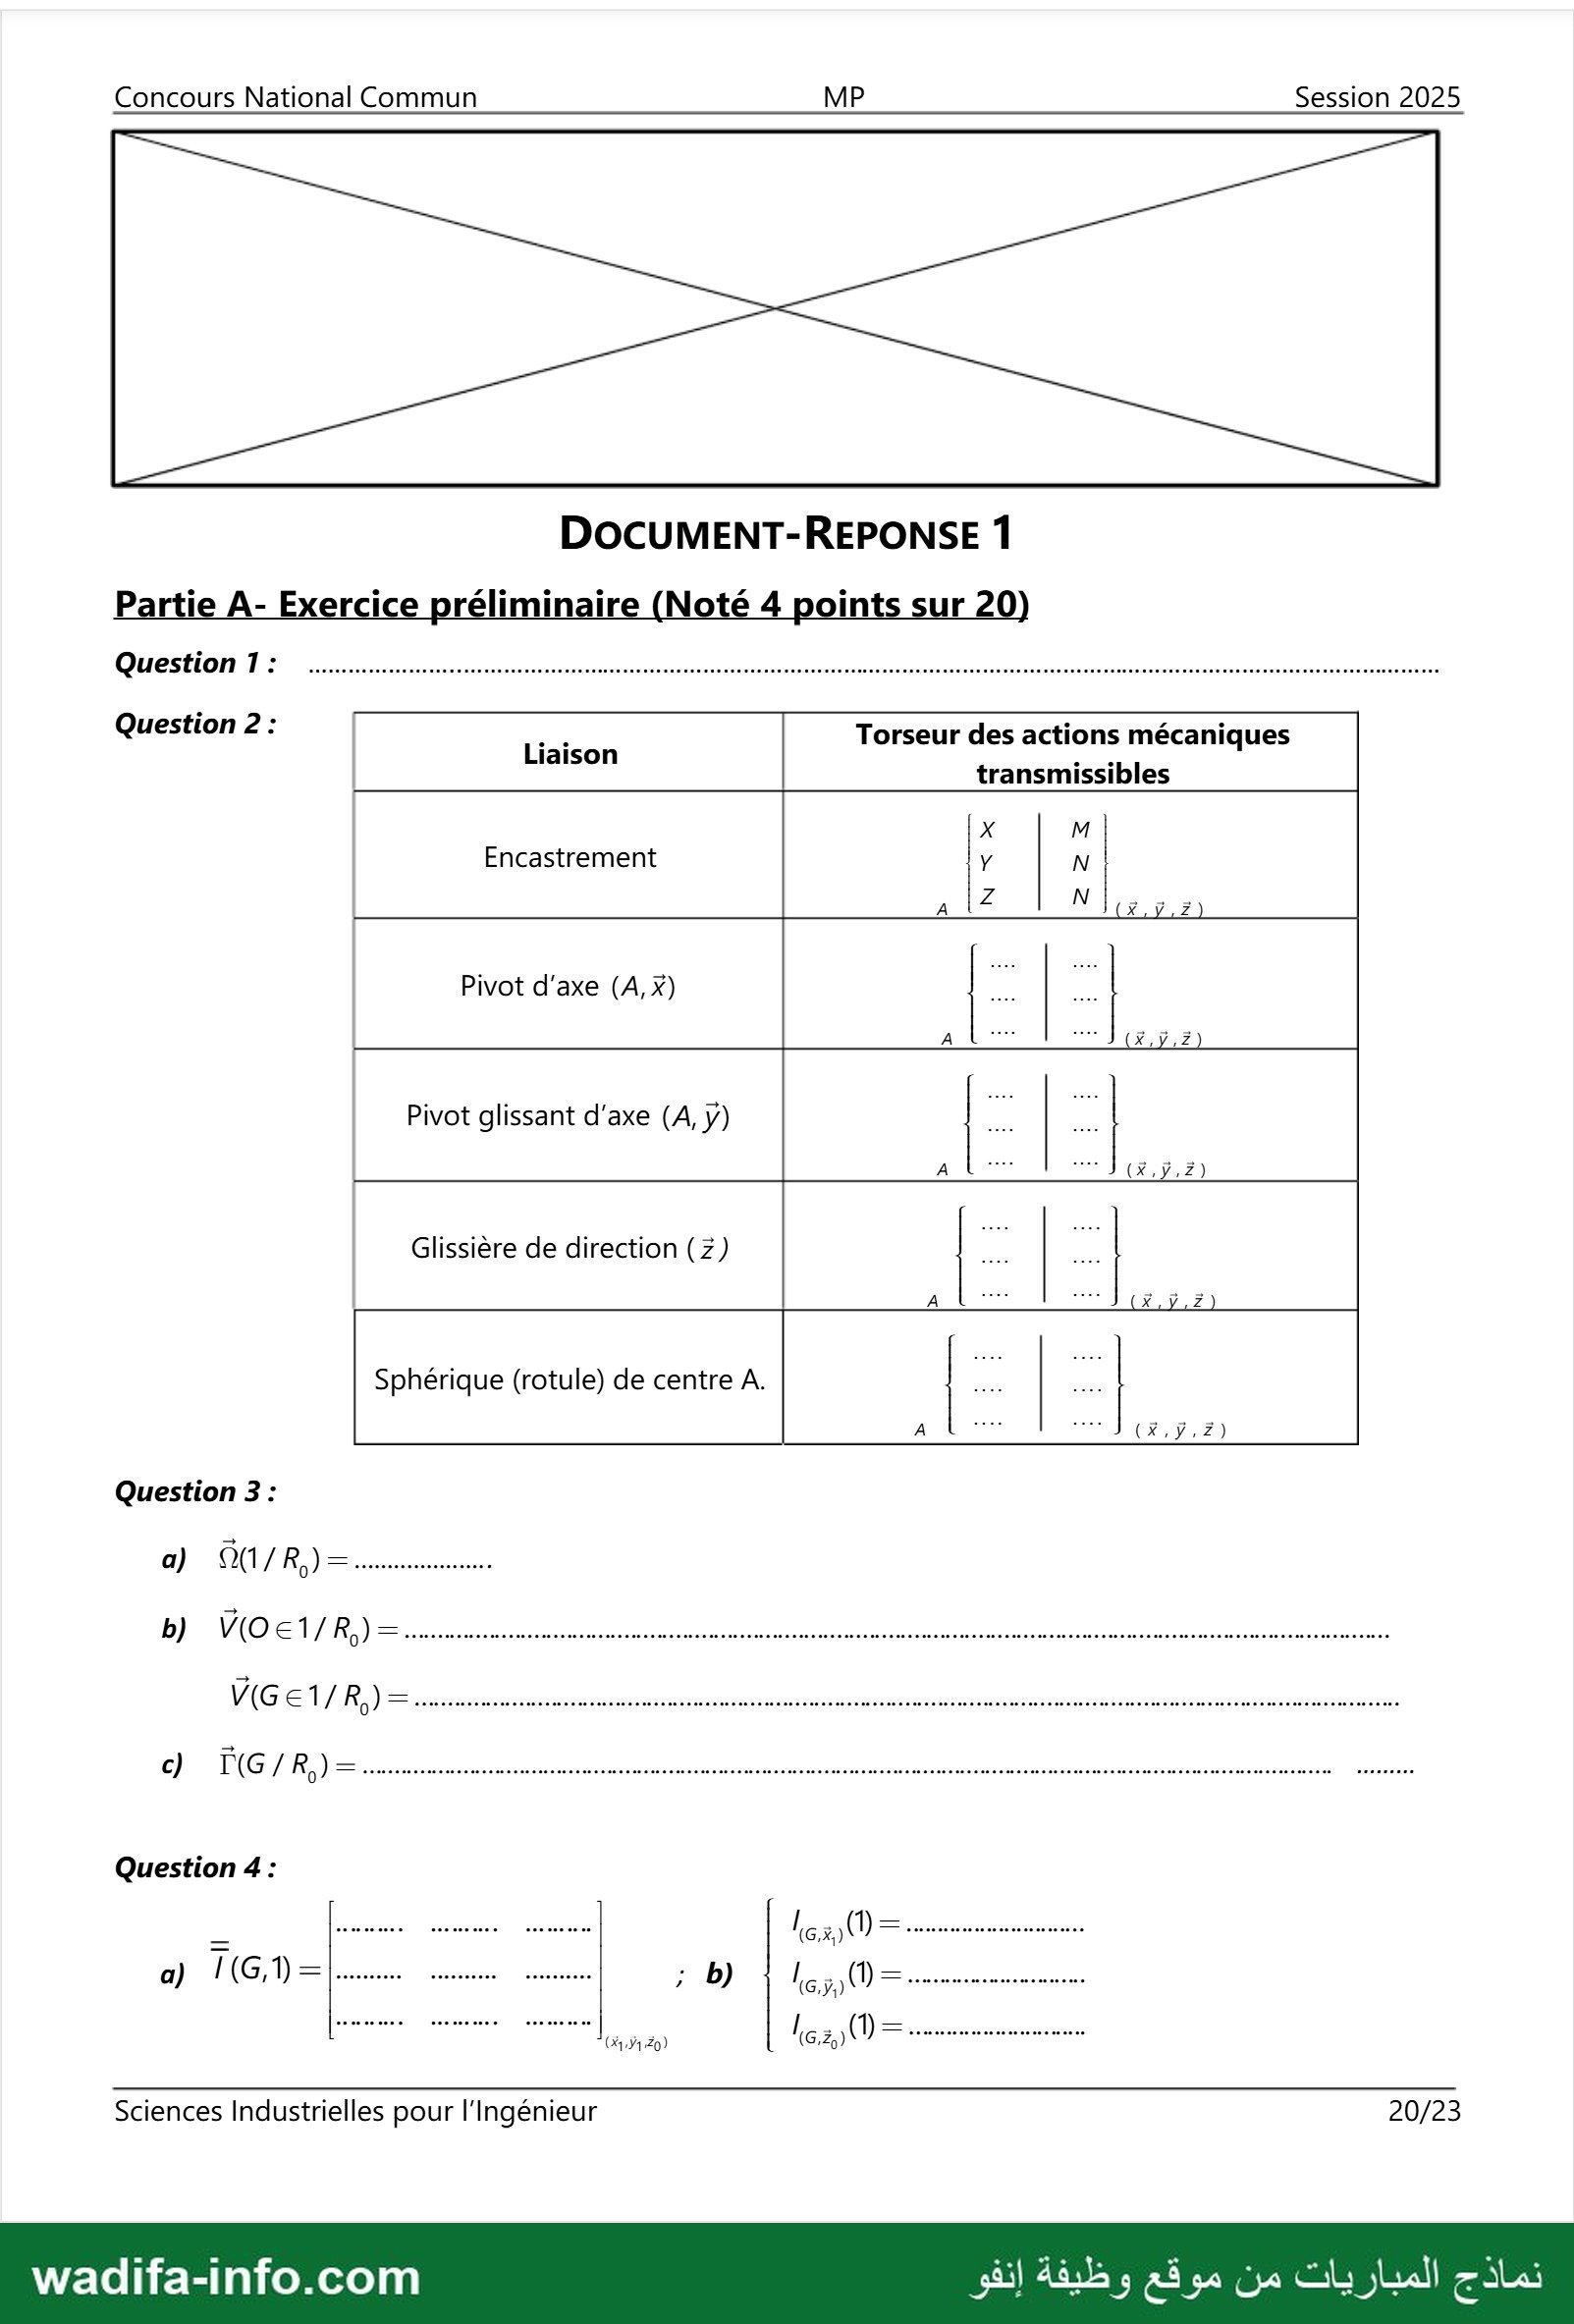
Partie A- Exercice préliminaire (Noté 4 points sur 20)
Nota : Pour cet exercice répondre directement sur le document réponse 1 (page 20).
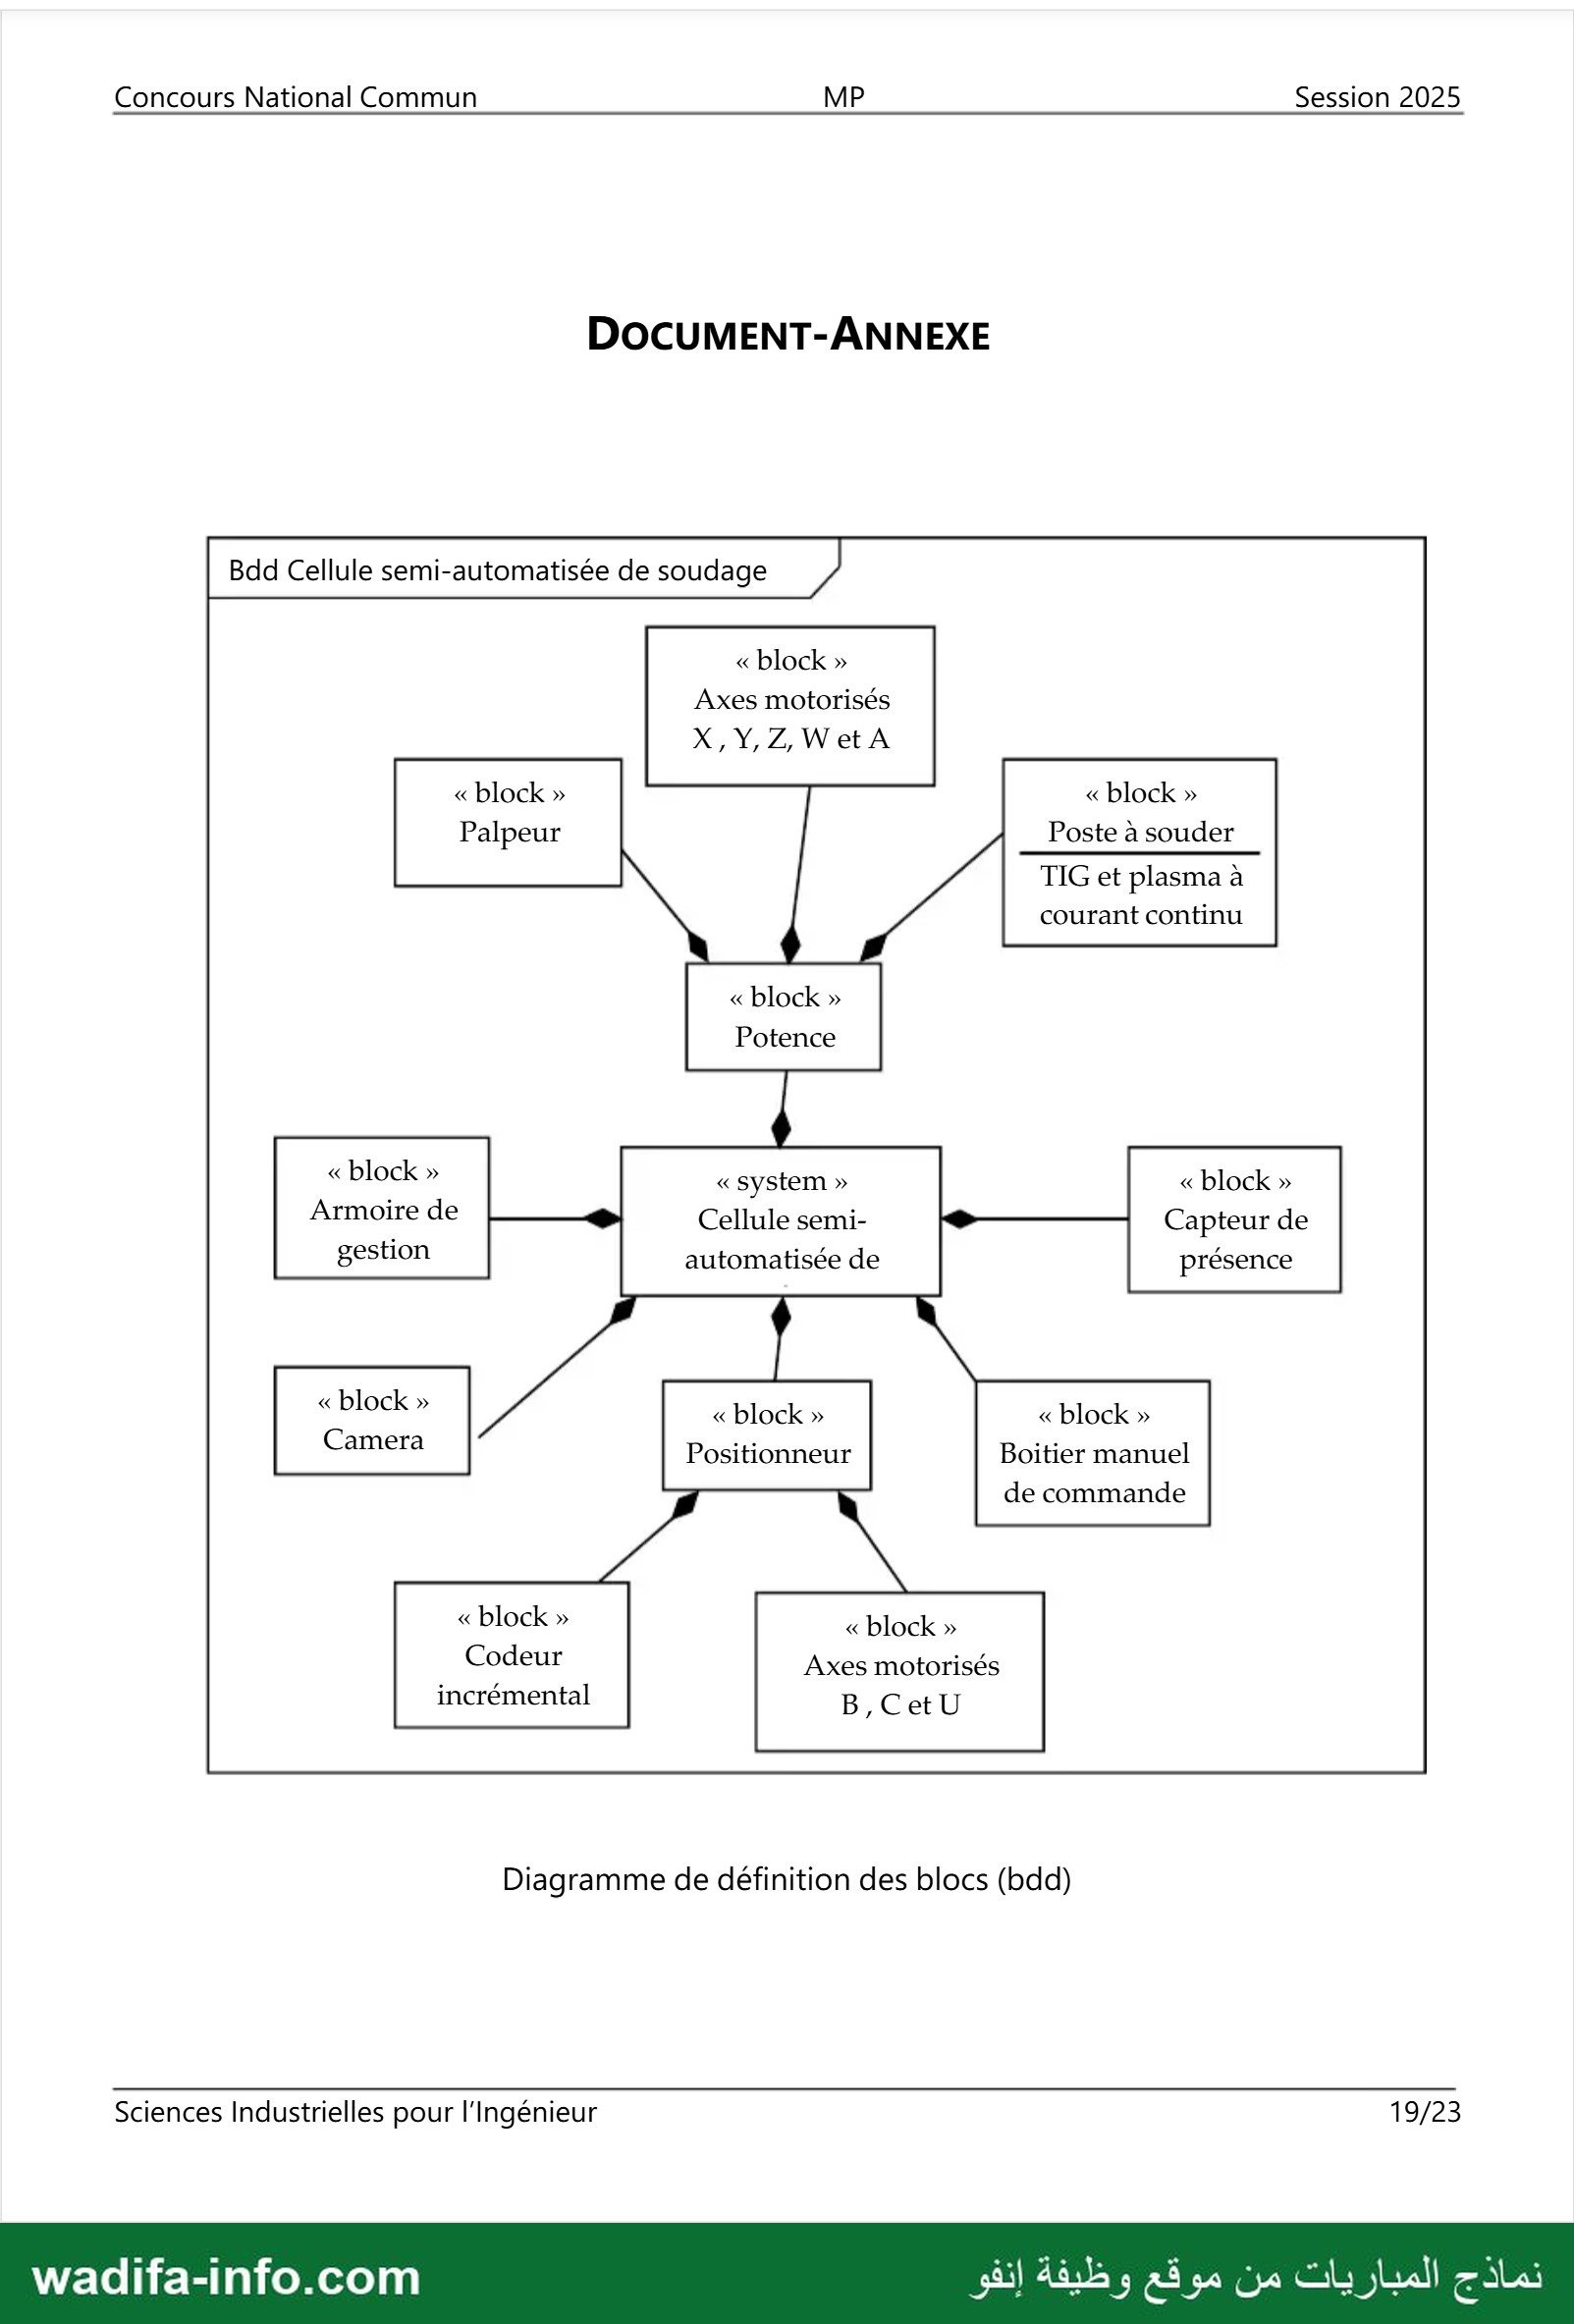
Question 1 : À partir du document Annexe (page 19), donner la liste des éléments constituant la potence.
Question 2 : Compléter le tableau du document réponsel en indiquant les composantes manquantes des
torseurs d'actions mécaniques transmissibles par les liaisons mentionnées (supposées parfaites).
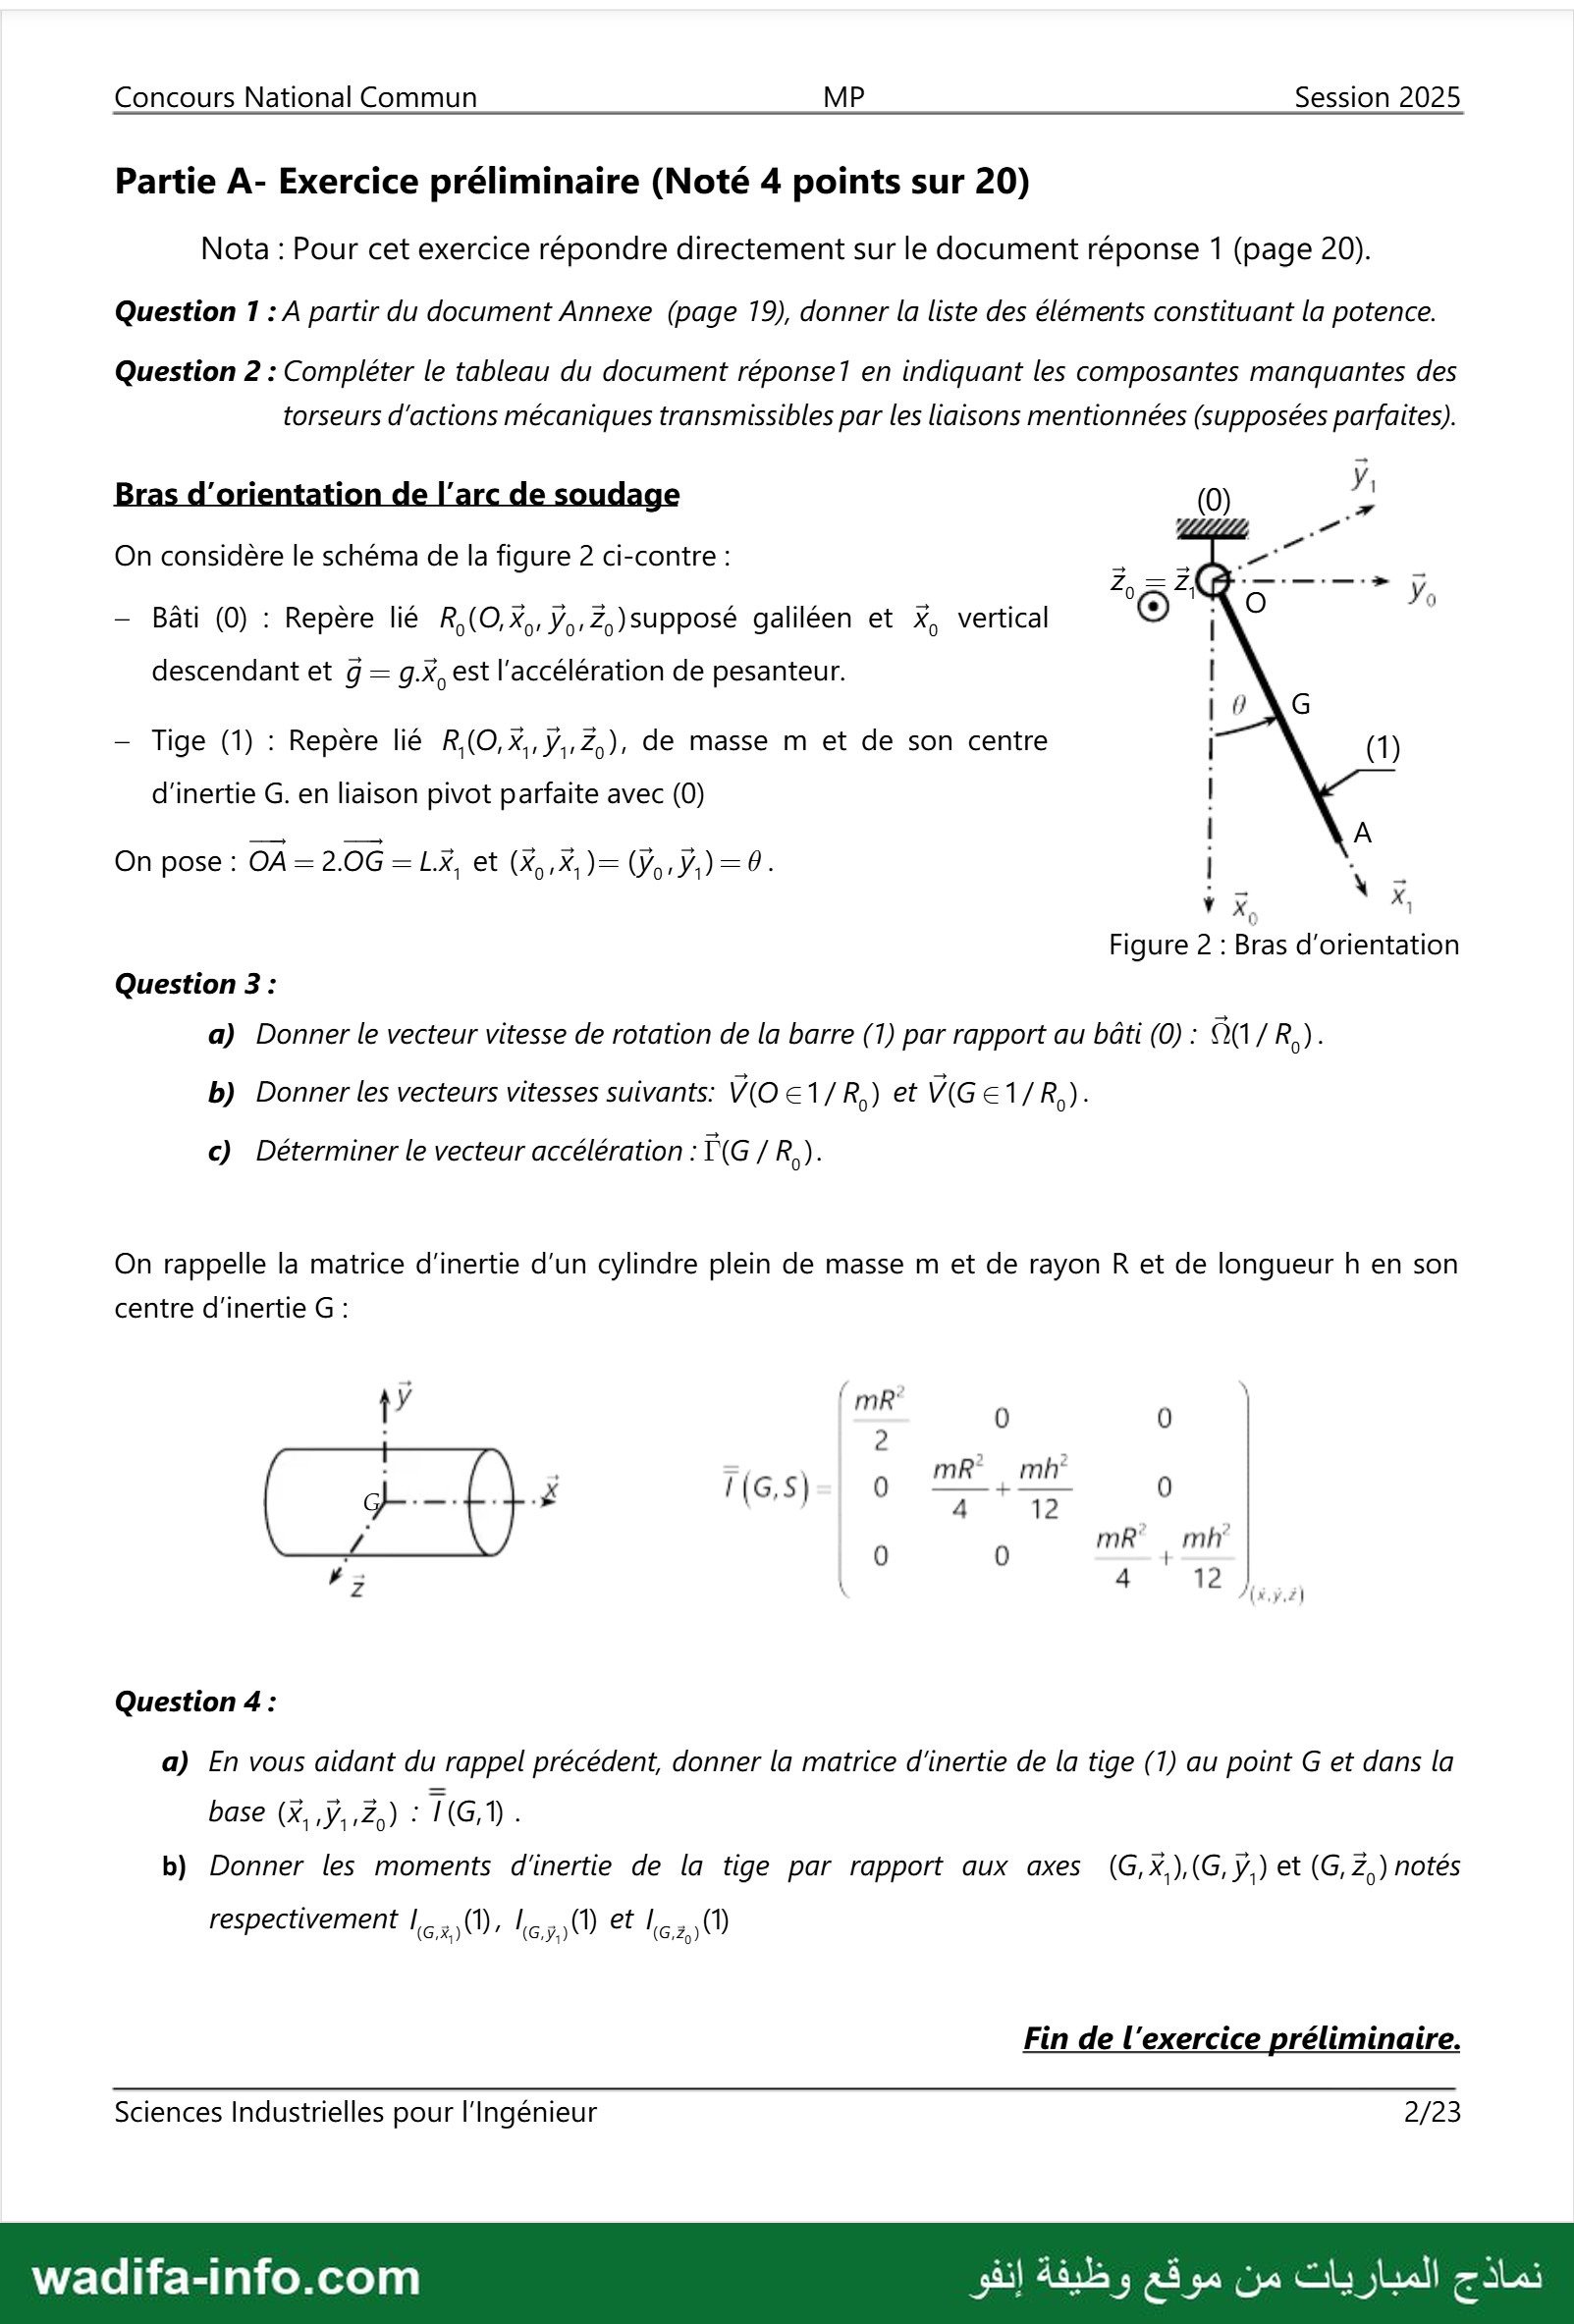
Bras d'orientation de l'arc de soudage 0) م
On considère le schéma de la figure 2 ci-contre : ص ل ب
— Bâti (0) : Repère lié R,(O,X,, y,,Z,)supposé galiléen et x, vertical ©
descendant et g - g.X, est l'accélération de pesanteur. |
| 7 VG
— Tige (1) : Repère lié R(O,X,,y.,z,), de masse m et de son centre | (1)
d'inertie G. en liaison pivot parfaite avec (0) |
م | ب بج
On pose : OA=2.0G=L.X, et (x,,X,)= لمن (0 | à à
Figure 2 : Bras d'orientation
Question 3 :
a) Donner le vecteur vitesse de rotation de la barre (1) par rapport au bâti (0) : Q(1 PR)
b) Donner les vecteurs vitesses suivants: V(O €e1/R,) et V(G 61/7/16
c) Déterminer le vecteur accélération : 1)6 / R,).
On rappelle la matrice d'inertie d'un cylindre plein de masse m et de rayon R et de longueur h en son
centre d'inertie © :
l 4و ١ 0 0 ْ
2 ٍ ٍِ
: : | mR° للد
[(G,S 0 —+— 0
...حلي À )6,5( ض ا
À 0 0 mk: | mh
# > | 4 12 has
Question 4 :
a) En vous aidant du rappel précédent, donner la matrice d'inertie de la tige (1) au point G et dans la
base (X,,ÿ,:2;) * 1(G,1 .
b) Donner les moments d'inertie de la tige par rapport aux axes (G,xX,),(G, y.) et (G,Z,) notés
respectivement PAU) | PAU) et lcz, (1)
Fin de l'exercice préliminaire.
Sciences Industrielles pour l'Ingénieur 2/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
Partie B : Comportement statique du système de levage
Cette partie a pour objectif de vérifier le bon comportement statique du système de levage, et en particulier
la maîtrise du positionnement vertical de la charge.
1. Architecture globale du pont roulant
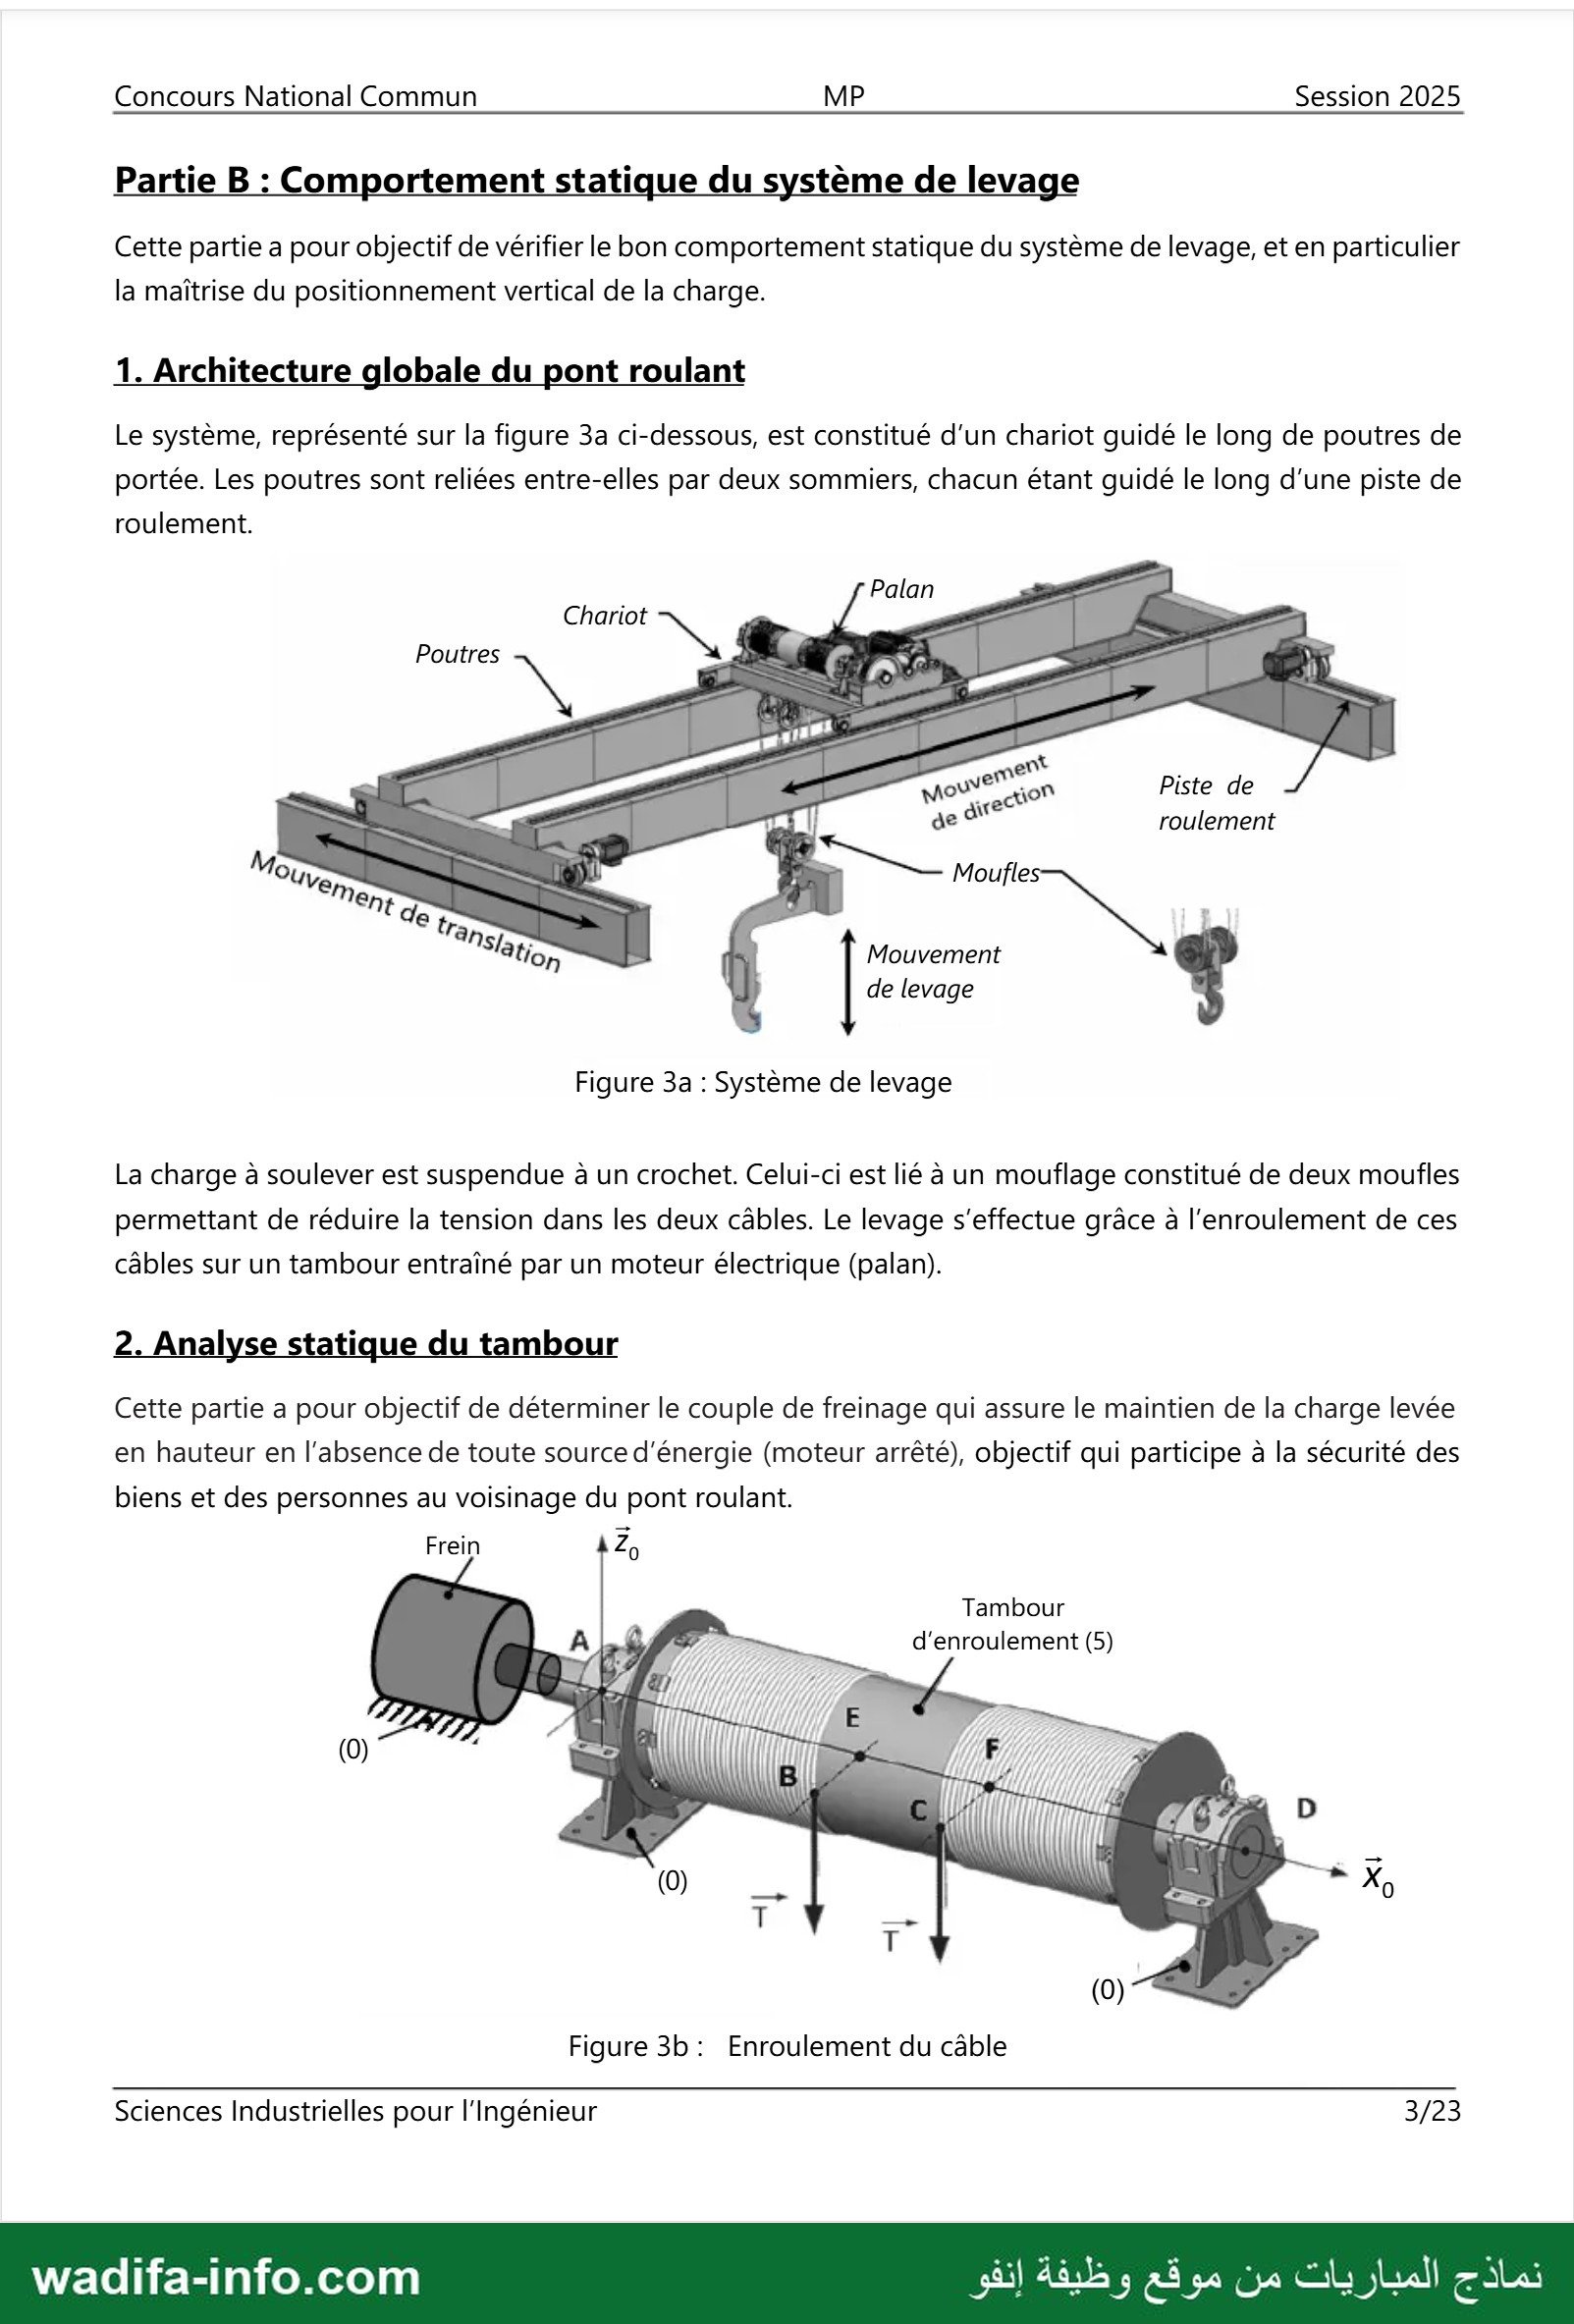
Le système, représenté sur la figure 3a ci-dessous, est constitué d'un chariot guidé le long de poutres de
portée. Les poutres sont reliées entre-elles par deux sommiers, chacun étant guidé le long d'une piste de
roulement.
Palan رجور Le
Chariot NN | A . D HS
Poutres Et سس 2 , > 4 م € يب | } <
dd: mn,
نيبي ب بير ١ : Æ nt Le
ب ص بير 6 له ب mou on Piste de
x ا D كل ون 11 : ممصي roulement
ne 1 ا : « +
Move SL ابيا ا Moufle
Men ue - >
on = ل Mouvement
de levage
Figure 3a : Système de levage
La charge à soulever est suspendue à un crochet. Celui-ci est lié à un mouflage constitué de deux moufles
permettant de réduire la tension dans les deux câbles. Le levage s'effectue grâce à l'enroulement de ces
câbles sur un tambour entraîné par un moteur électrique (palan).
2. Analyse statique du tambour
Cette partie a pour objectif de déterminer le couple de freinage qui assure le maintien de la charge levée
en hauteur en l'absence de toute source d'énergie (moteur arrêté), objectif qui participe à la sécurité des
biens et des personnes au voisinage du pont roulant.
Frein 20
Tambour
A LÉ d'enroulement (5)
17ص M De.
y ا الت © لسلس 1
KL 1 44
“سيا it E
T هيب
Figure 3b: Enroulement du câble
Sciences Industrielles pour l'Ingénieur 3/23
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun MP Session 2025
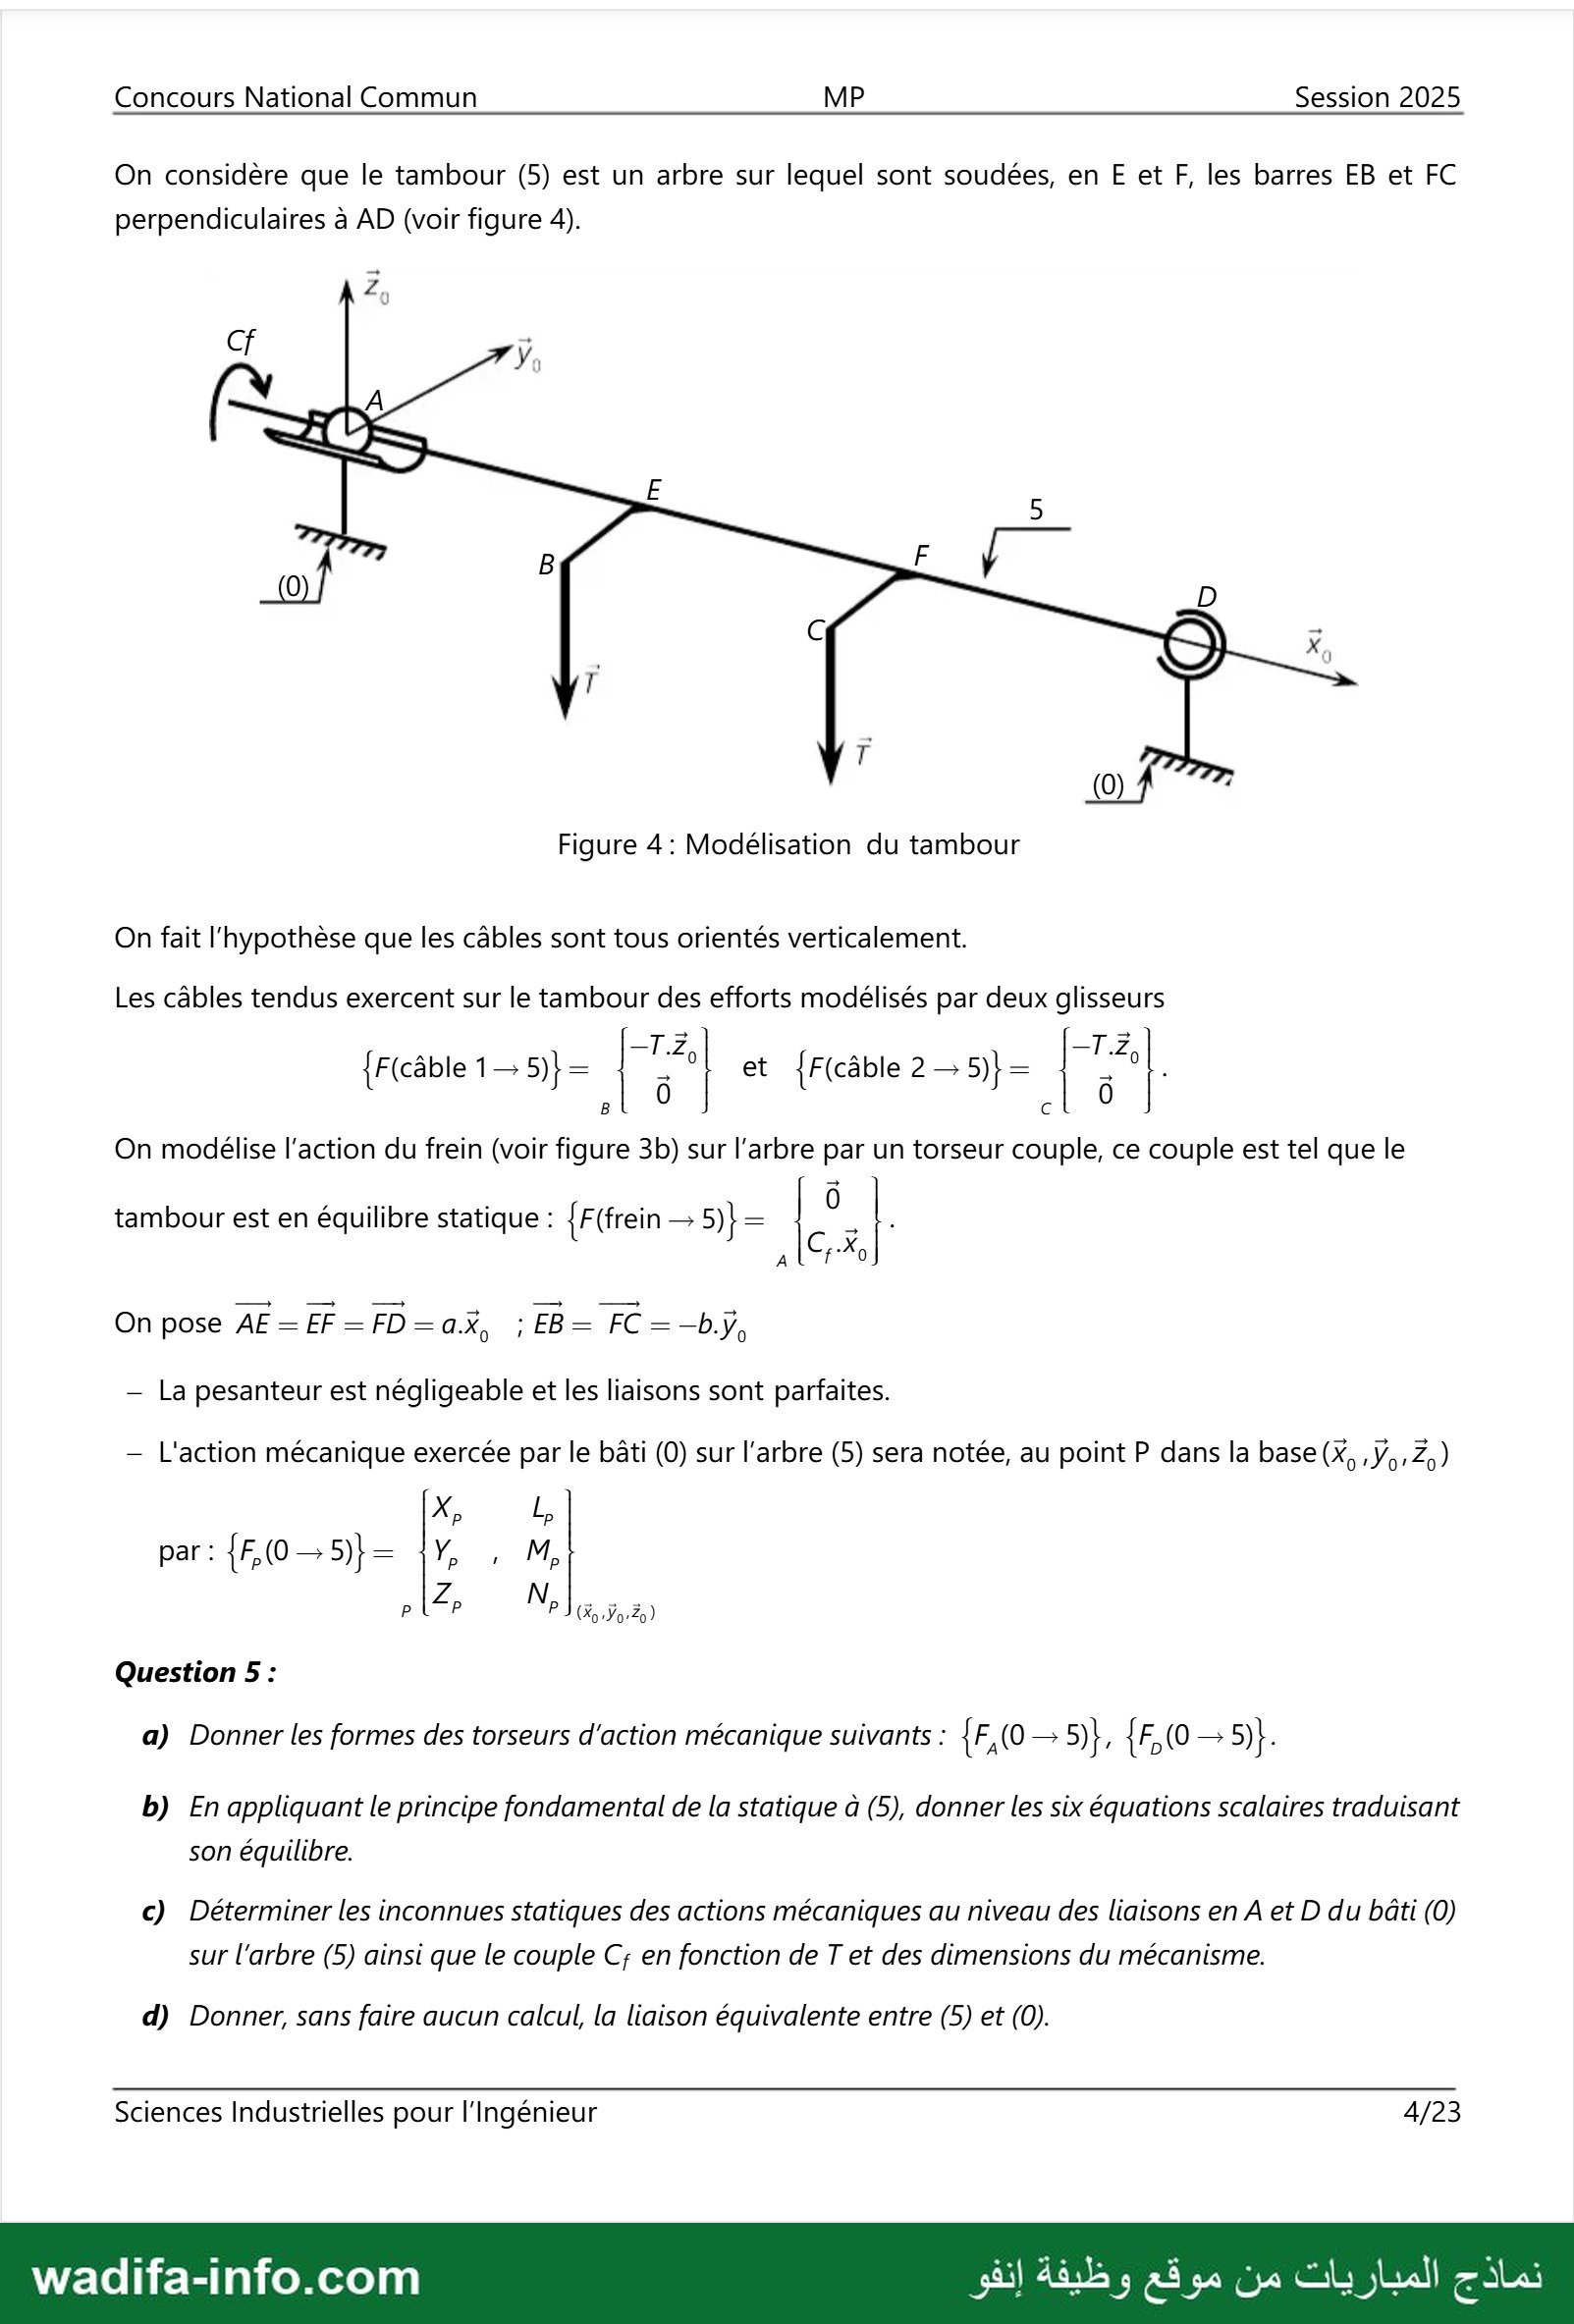
On considère que le tambour (5) est un arbre sur lequel sont soudées, en E et F, les barres EB et FC
perpendiculaires à AD (voir figure 4).
2 21
بلي
Figure 4 : Modélisation du tambour
On fait l'hypothèse que les câbles sont tous orientés verticalement.
Les câbles tendus exercent sur le tambour des efforts modélisés par deux glisseurs
—T.Z —T.Z
{F(câble 1—5)}= ! 9١ et {F(câble2—5)}= + °À.
B 0 6 0
On modélise l'action du frein (voir figure 3b) sur l'arbre par un torseur couple, ce couple est tel que le
tambour est en équilibre statique : {F(frein ص | = })5 جب 5 |
On pose Abe حار سرع ax. | = حم —b.ÿ,
— La pesanteur est négligeable et les liaisons sont parfaites.
— L'action mécanique exercée par le bâti (0) sur l'arbre (5) sera notée, au point P dans la base(x, ,ÿ,,Z;)
À; مط
par: {F(0—5)}= {Y, , M,
8 م ب (%X Yo: 20 )
Question 5 :
a) Donner les formes des torseurs d'action mécanique suivants : 7 (0 — 5)} ' 7 )0 — 5)} :
b) En appliquant le principe fondamental de la statique à (5), donner les six équations scalaires traduisant
son équilibre.
c) Déterminer les inconnues statiques des actions mécaniques au niveau des liaisons en A et D du bâti (0)
sur l'arbre (5) ainsi que le couple C; en fonction de T et des dimensions du mécanisme.
d) Donner, sans faire aucun calcul, la liaison équivalente entre (5) et (0).
Sciences Industrielles pour l'Ingénieur 4/23
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun MP Session 2025
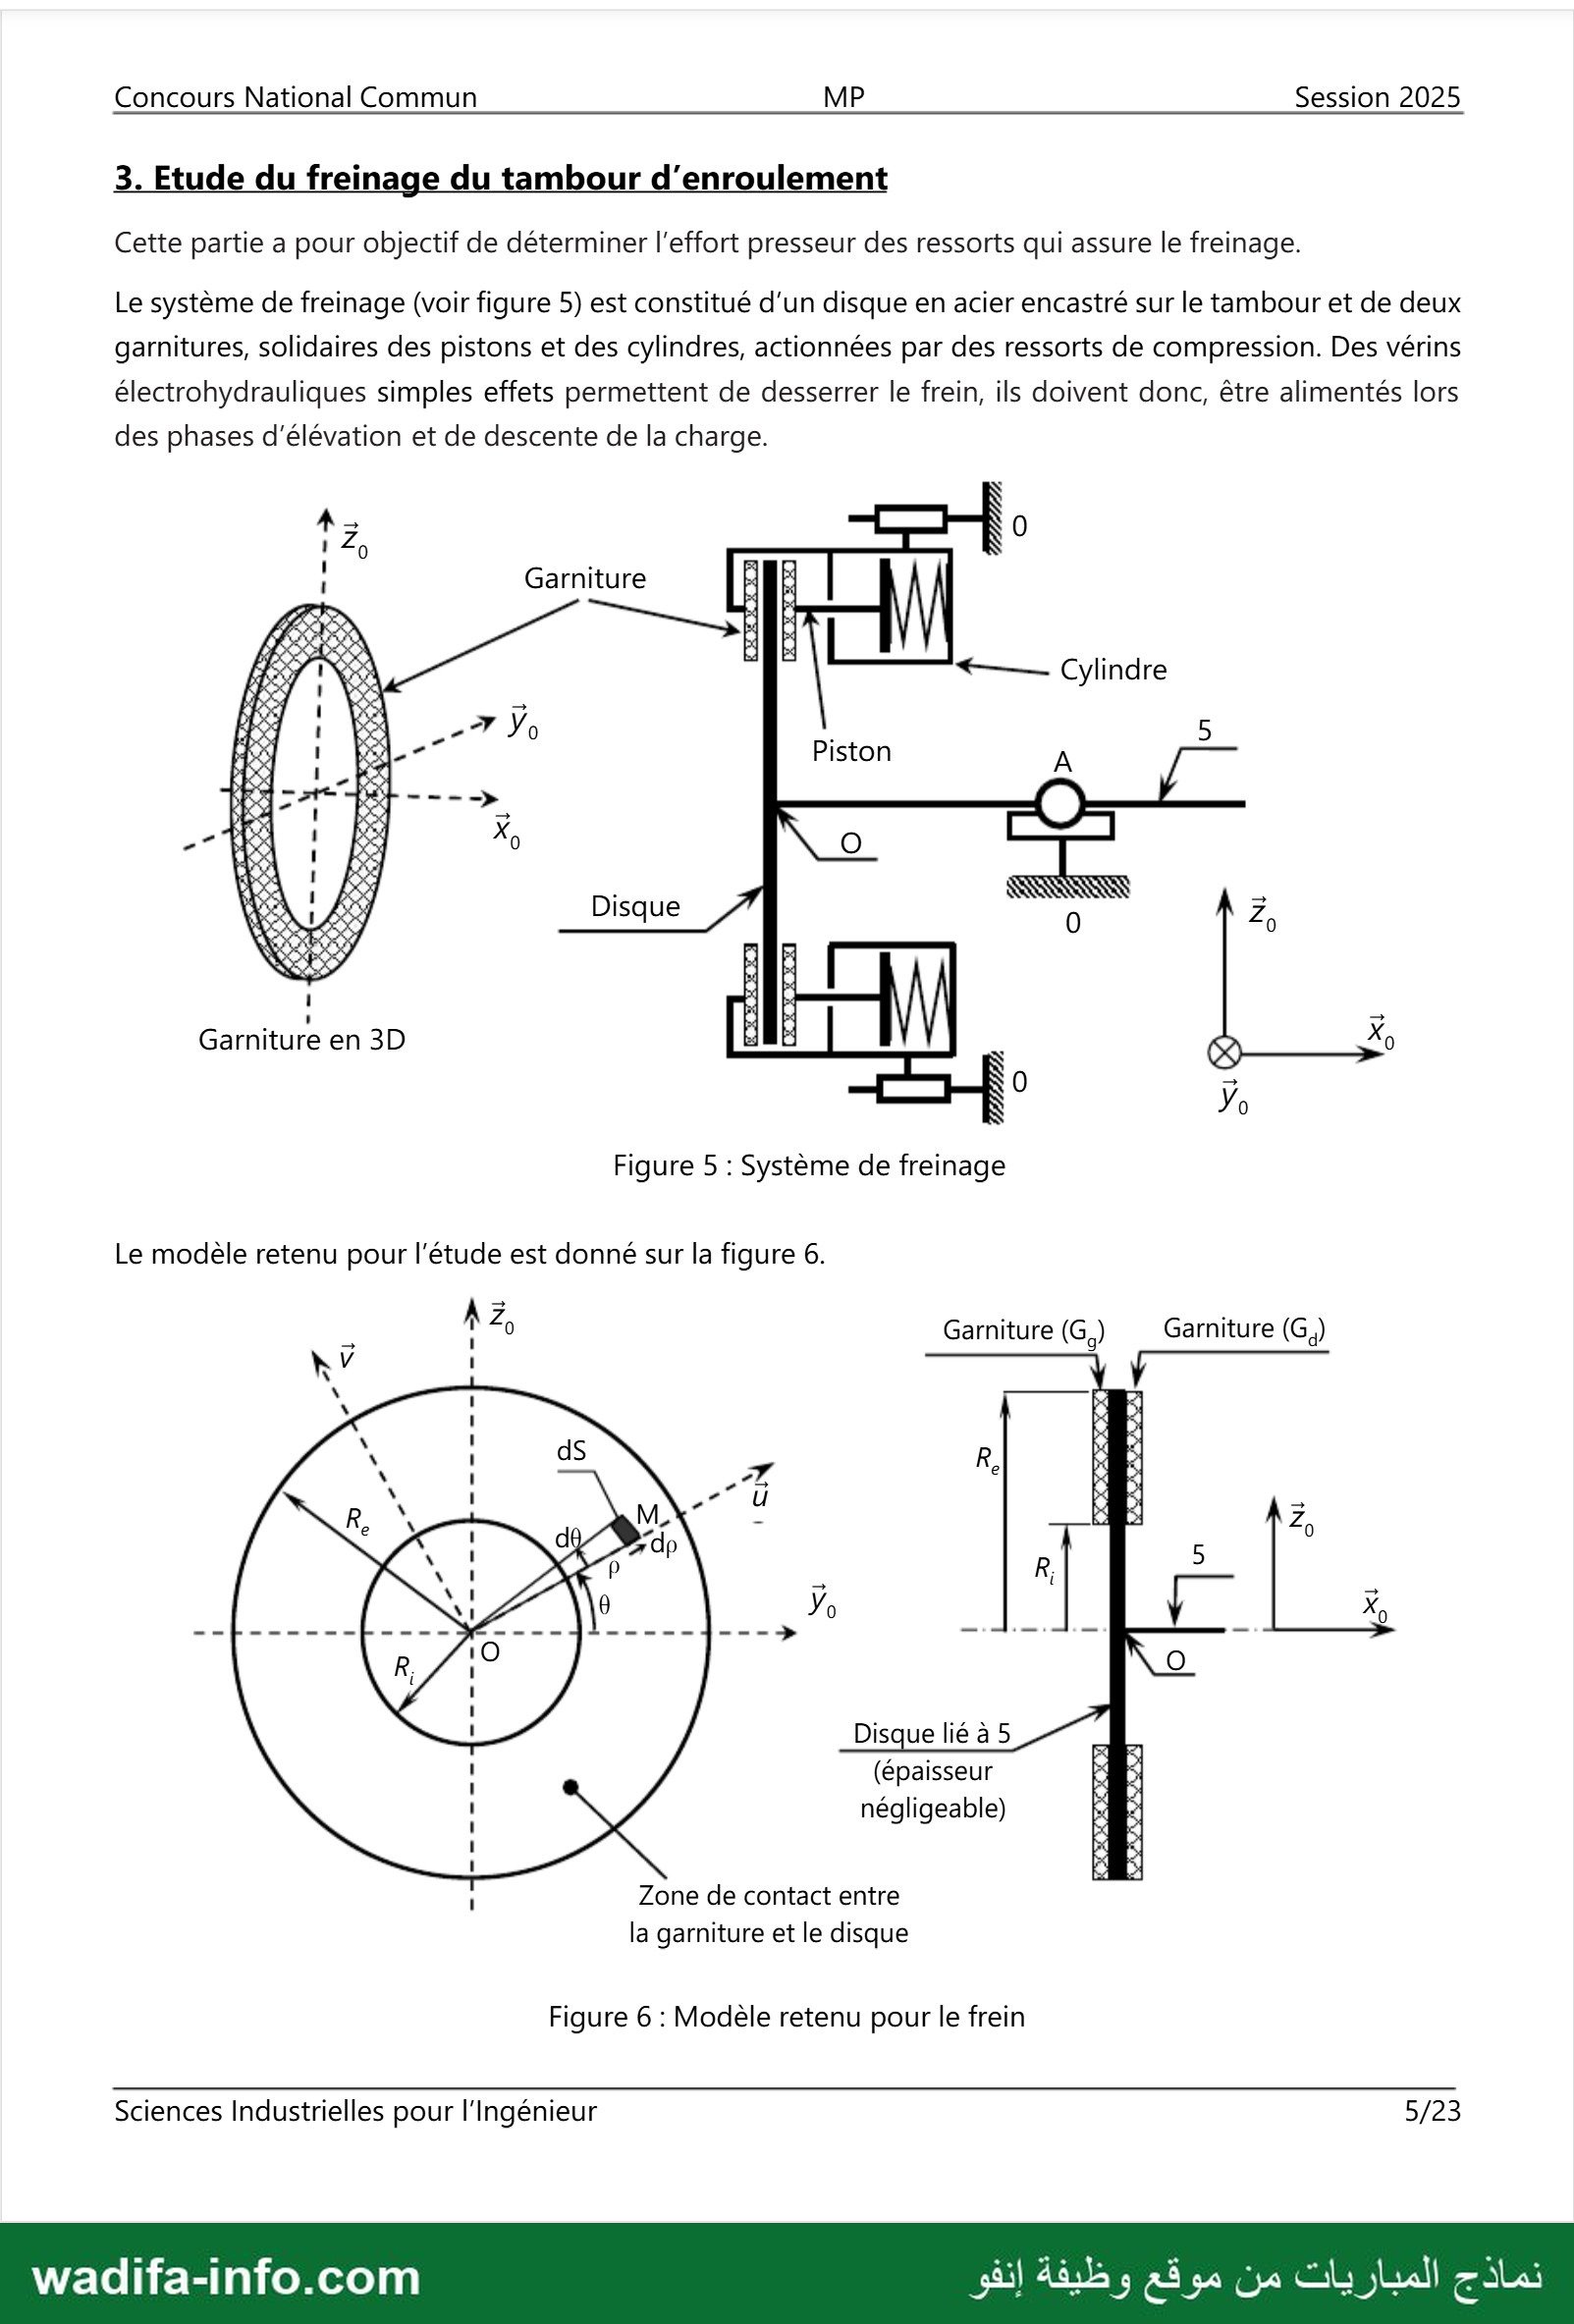
3. Etude du freinage du tambour d'enroulement
Cette partie a pour objectif de déterminer l'effort presseur des ressorts qui assure le freinage.
Le système de freinage (voir figure 5) est constitué d'un disque en acier encastré sur le tambour et de deux
garnitures, solidaires des pistons et des cylindres, actionnées par des ressorts de compression. Des vérins
électrohydrauliques simples effets permettent de desserrer le frein, ils doivent donc, être alimentés lors
des phases d'élévation et de descente de la charge.
x Garniture
4 PR اننا
ET ١ A +—— Cylindre
4 16% 0
LÉ Se
7ل ١ KA 7 Jo : 5
ER) SA, Piston
KA ce A
ae Des
RS لا - —
ES ce امداسطة
PR Res X
- +4 bee] X6 “> D
- PK Lot
use 0
ا er À
HA ! ابا 2
زنيج Disque 2
ا 0 0
ما x
Garniture en 3D 1 0
Figure 5 : Système de freinage
Le modèle retenu pour l'étude est donné sur la figure 6.
. | ” Garniture (G,) Garniture (G.)
k V ١ ÿ
\ l ds 8 6
N\ ١ 7 Re ù à
$ : Tu Sn
جم ١ MXT و à 2
e وه ل “do 0
وس 8 5
—__— = ل ل ل ل CRE, | — + الت - —
Disque lié à 5
ا (épaisseur à
négligeable) ù à
١ Zone de contact entre
la garniture et le disque
Figure 6 : Modèle retenu pour le frein
Sciences Industrielles pour l'Ingénieur 5/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
Le disque du frein est de rayon À. et d'épaisseur négligeable. Chaque garniture est schématisée par un
anneau circulaire de rayon extérieur Re et de rayon intérieur Ri.
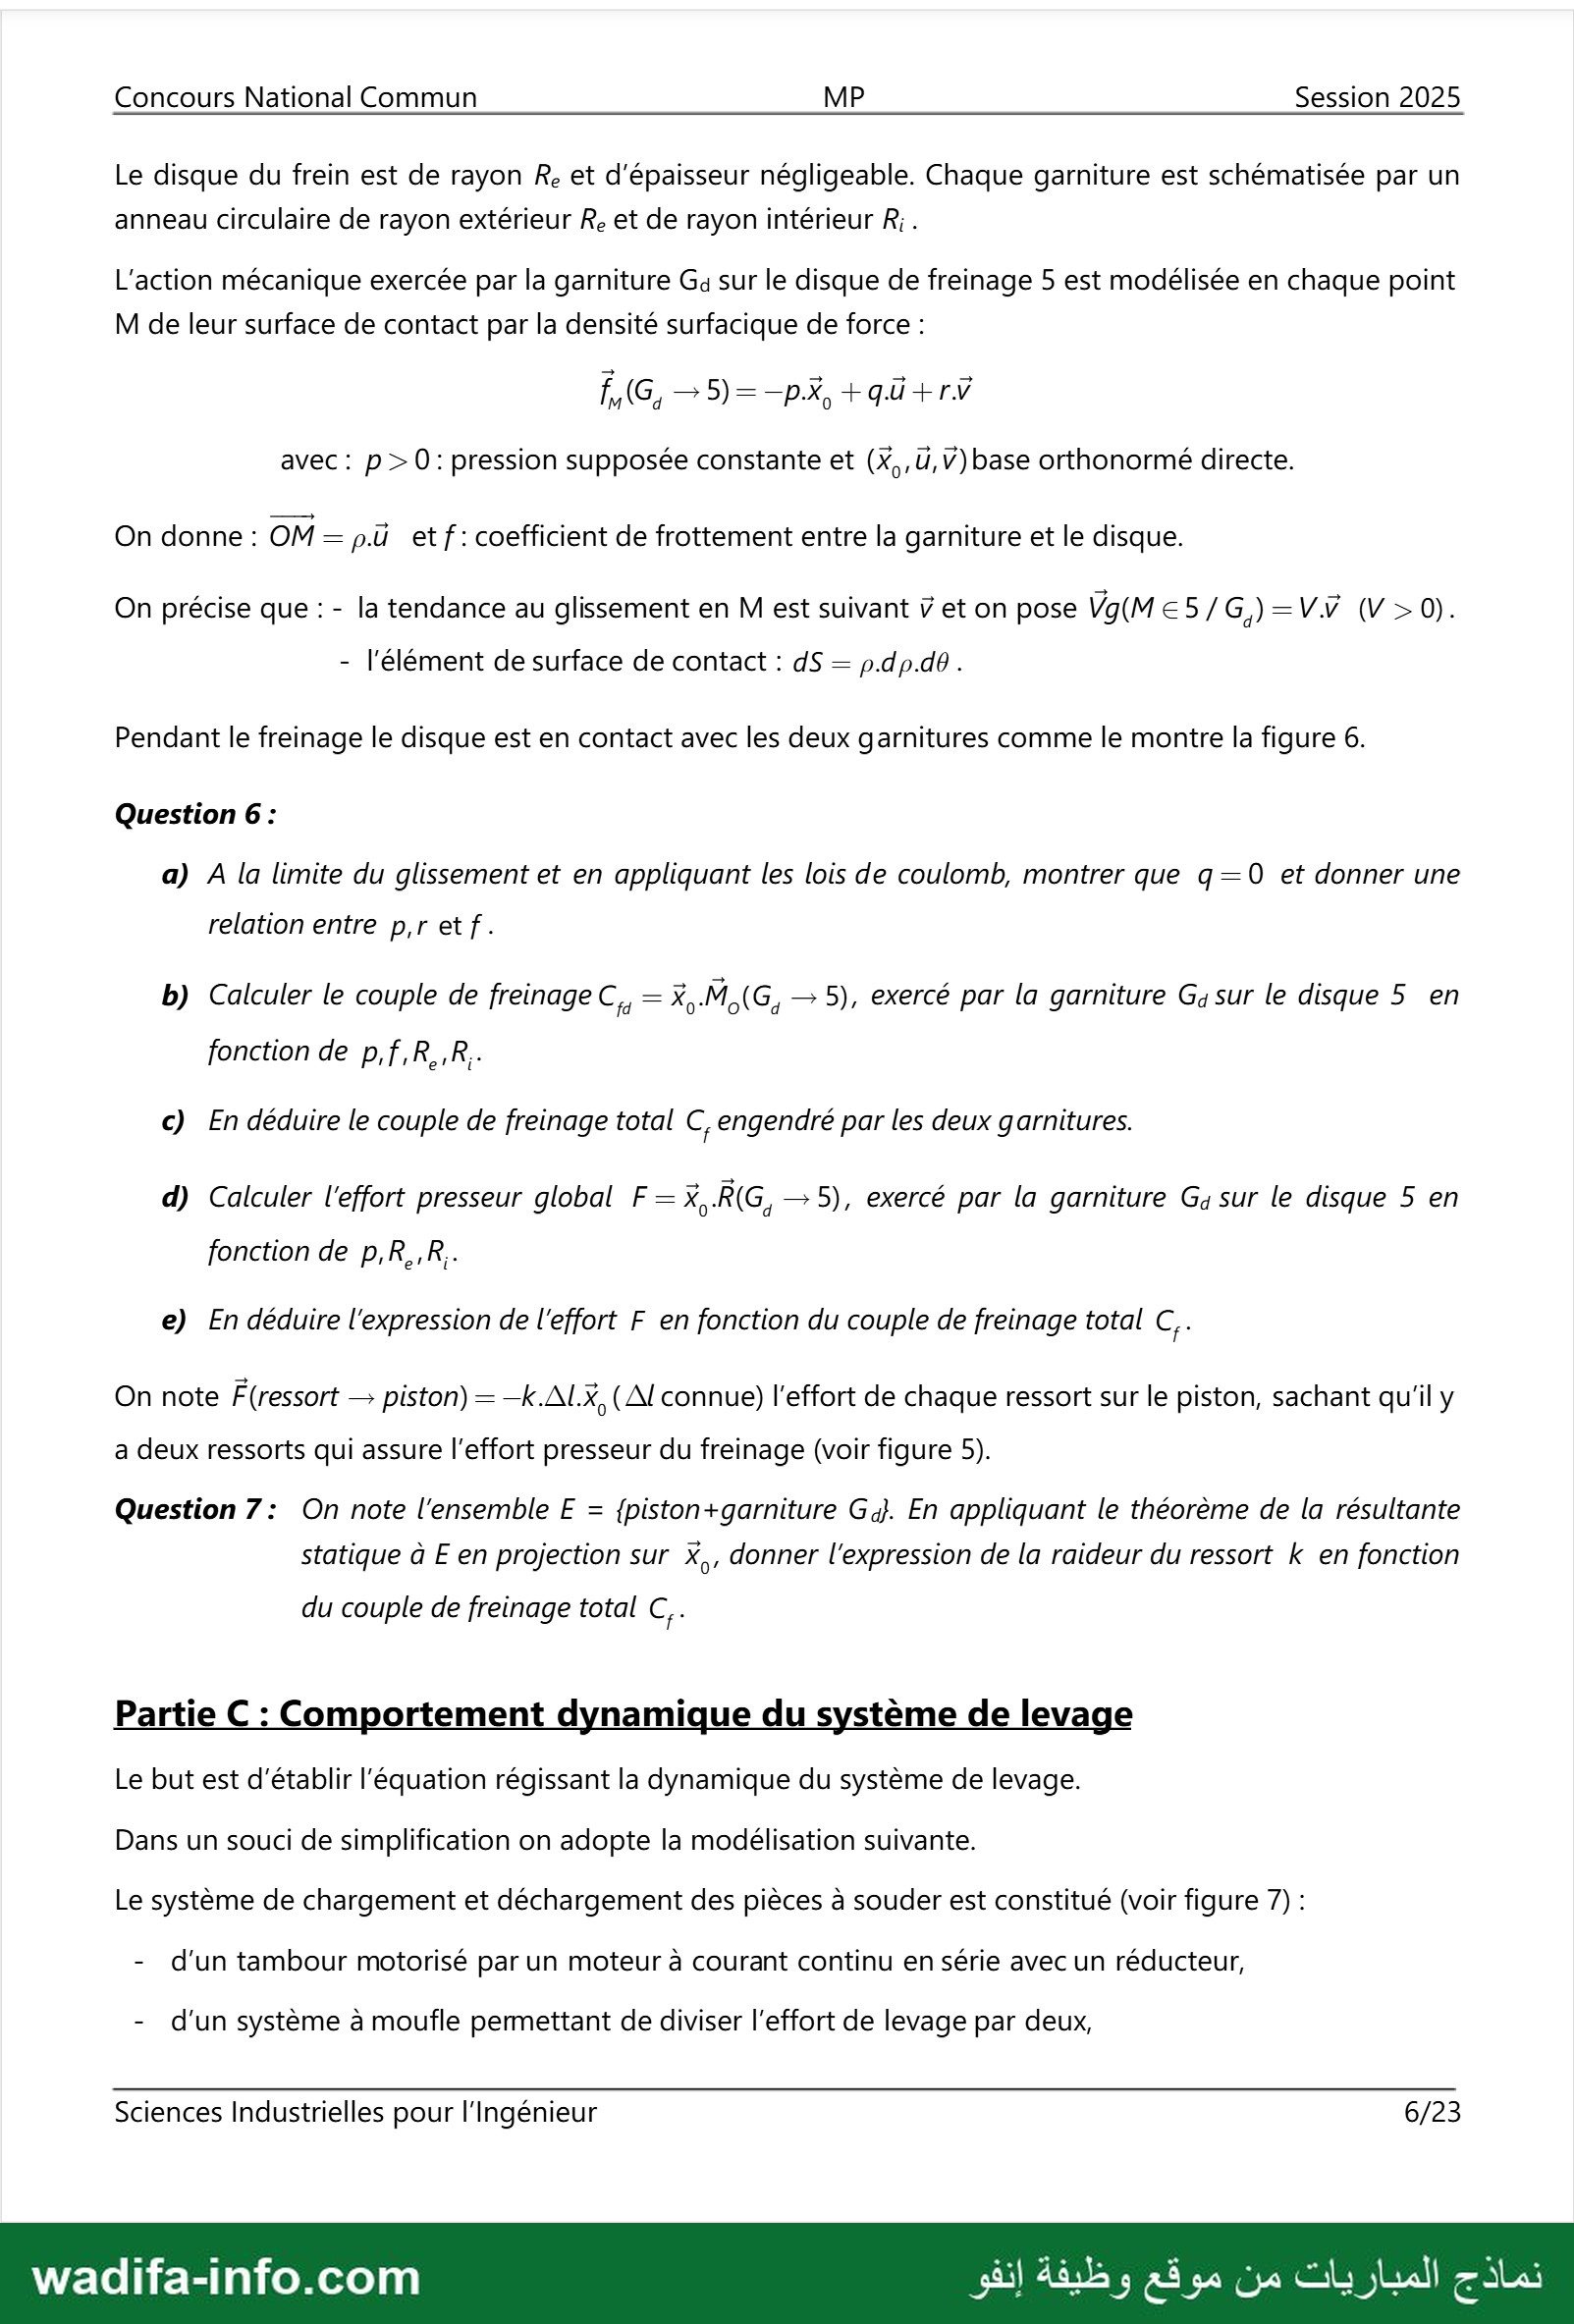
L'action mécanique exercée par la garniture Ga sur le disque de freinage 5 est modélisée en chaque point
M de leur surface de contact par la densité surfacique de force :
رطام —5)=-pX, +qü+rv
avec : p > 0 : pression supposée constante et (X,,u,V) base orthonormé directe.
On donne : OM = pu et f: coefficient de frottement entre la garniture et le disque.
On précise que : - la tendance au glissement en M est suivant ÿ et on pose Vg(ME5/ G)=VY (V> 0).
- l'élément de surface de contact : dS = p.dp.d0.
Pendant le freinage le disque est en contact avec les deux garnitures comme le montre la figure 6.
Question 6 :
a) A la limite du glissement et en appliquant les lois de coulomb, montrer que q=0 et donner une
relation entre p,r et f.
b) Calculer le couple de freinage م = x, M, G, — 5), exercé par la garniture Ga sur le disque 5 en
fonction de p,f,R,,R..
c) En déduire le couple de freinage total C, engendré par les deux garnitures.
d) Calculer l'effort presseur global ٠ - 3 R(G, — 5), exercé par la garniture Ga sur le disque 5 en
fonction de p,R,,R..
e) En déduire l'expression de l'effort F en fonction du couple de freinage total Ca
On note F(ressort — piston) — —K.ALX, (Al connue) l'effort de chaque ressort sur le piston, sachant qu'il y
a deux ressorts qui assure l'effort presseur du freinage (voir figure 5).
Question 7: On note l'ensemble E = {piston+garniture G4. En appliquant le théorème de la résultante
statique à E en projection sur X,, donner l'expression de la raideur du ressort k en fonction
du couple de freinage total +
Partie C : Comportement dynamique du système de levage
Le but est d'établir l'équation régissant la dynamique du système de levage.
Dans un souci de simplification on adopte la modélisation suivante.
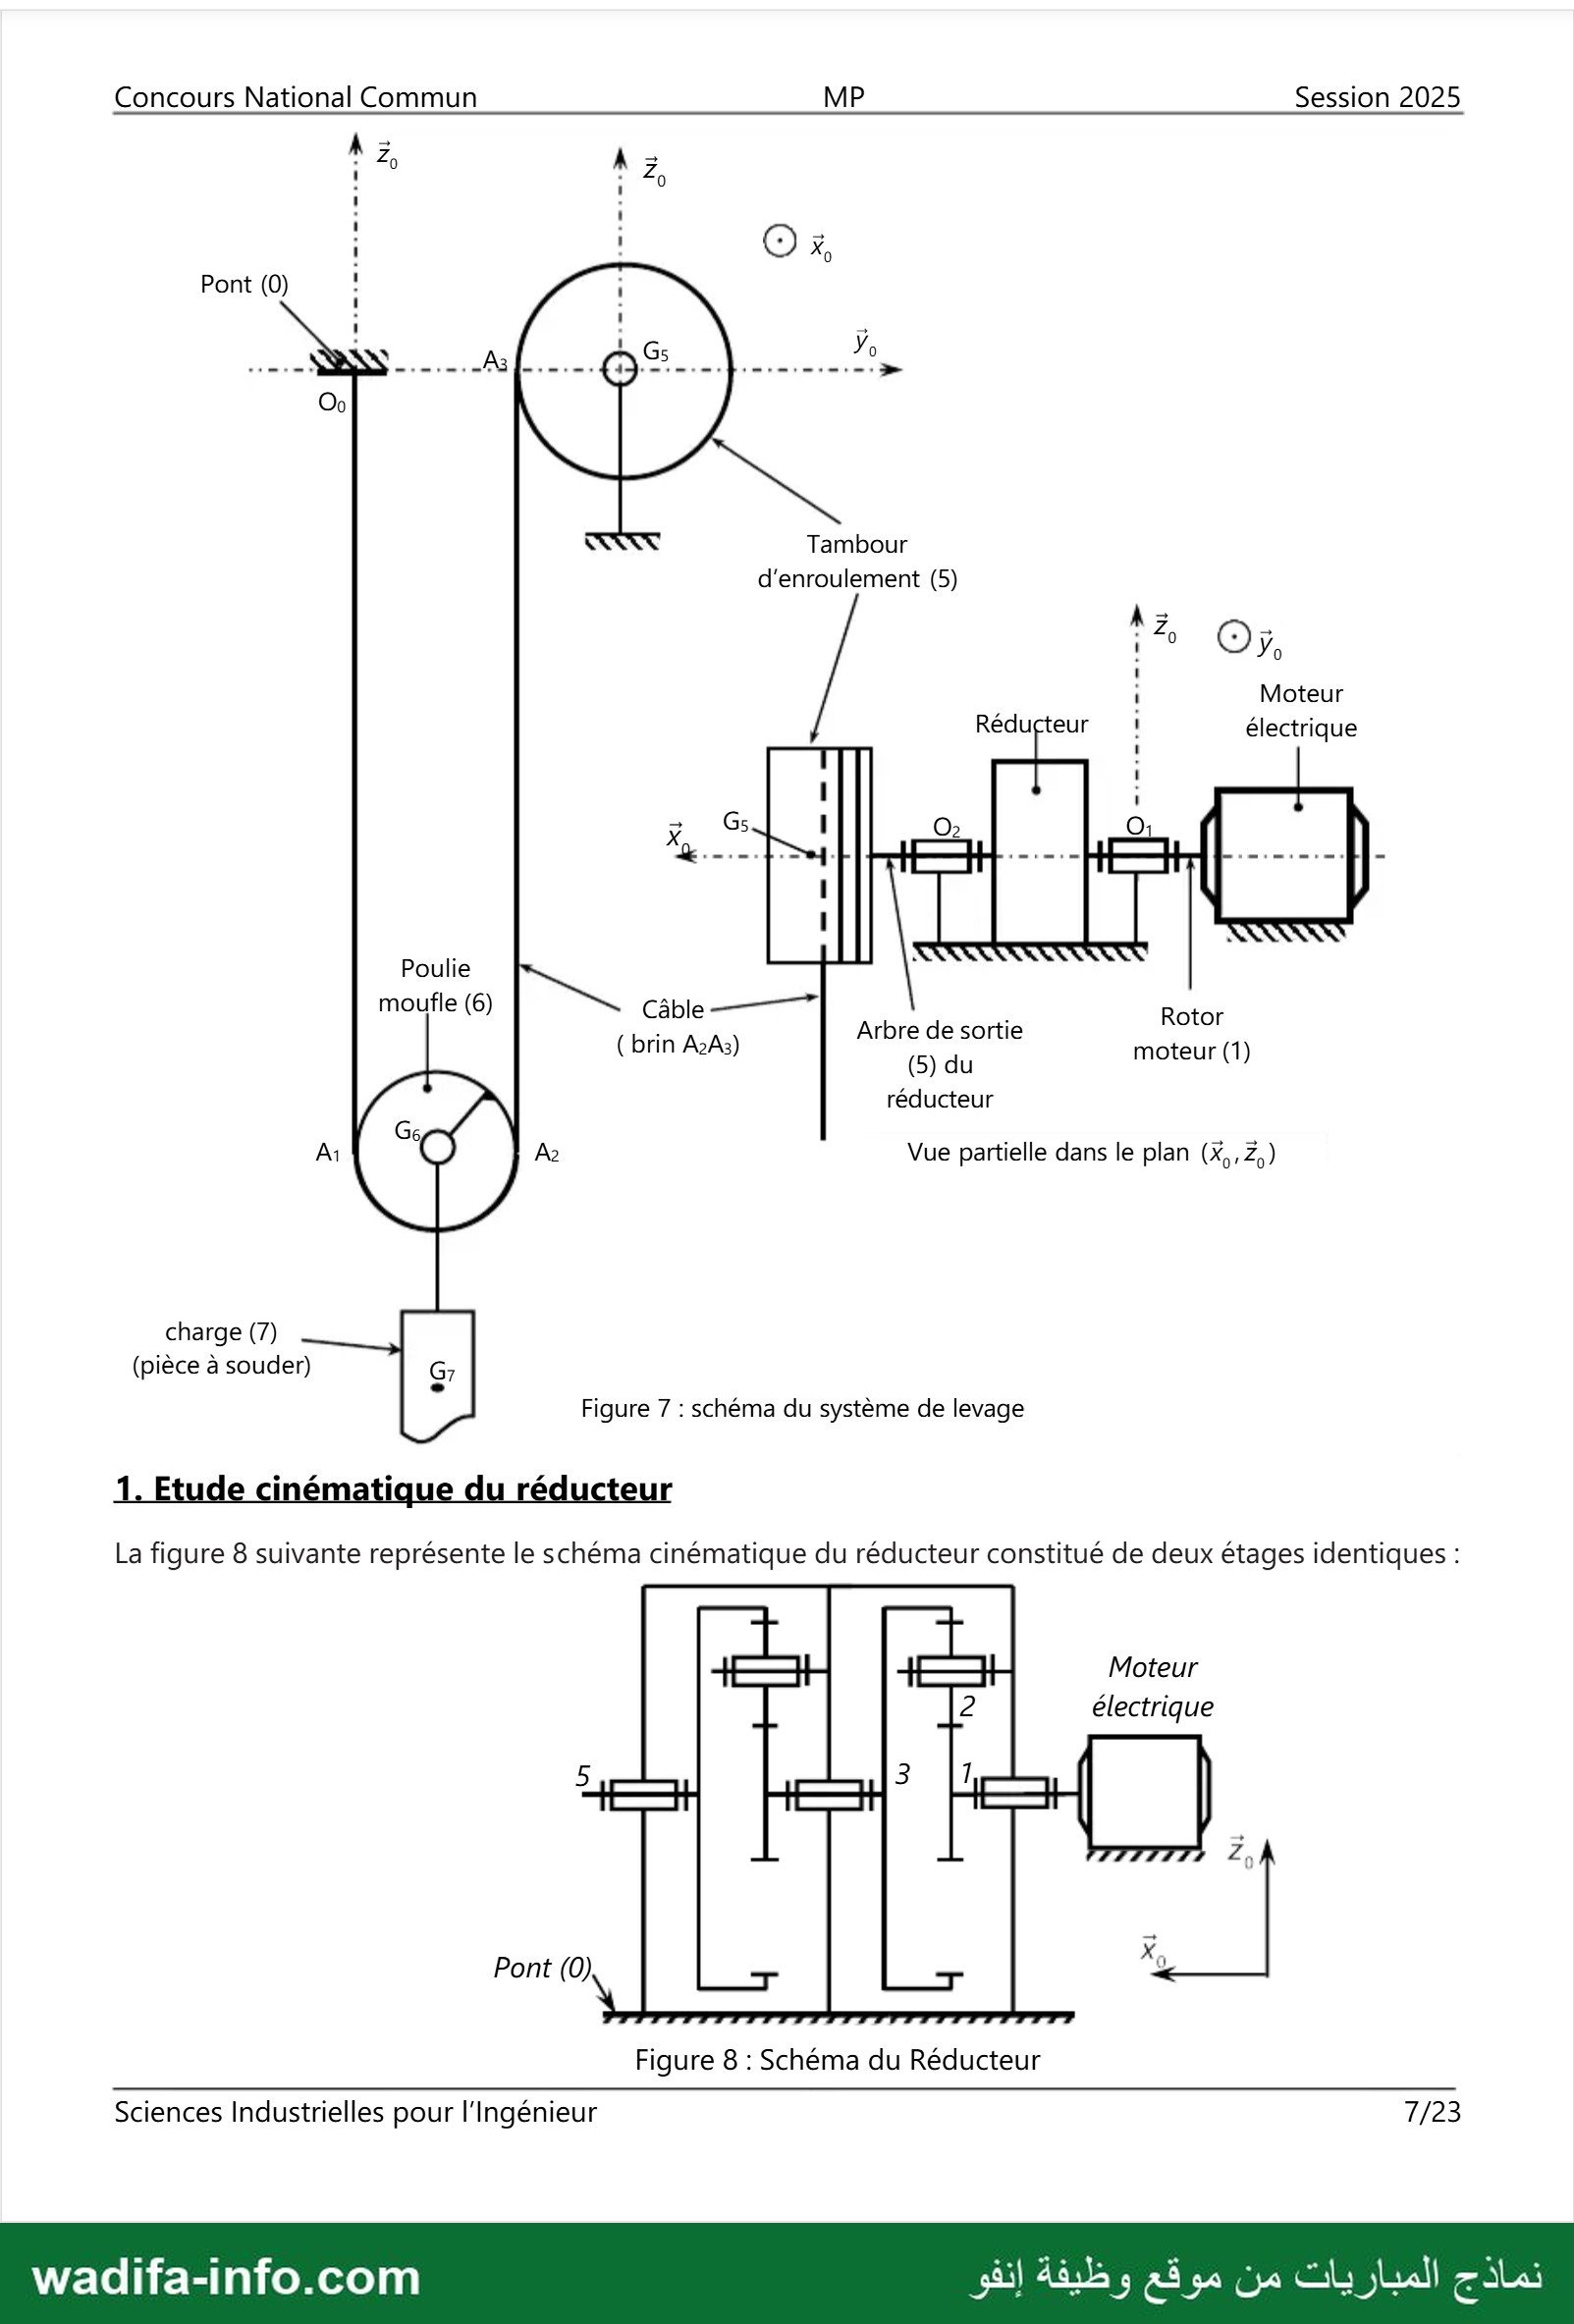
Le système de chargement et déchargement des pièces à souder est constitué (voir figure 7) :
- d'un tambour motorisé par un moteur à courant continu en série avec un réducteur,
- d'un système à moufle permettant de diviser l'effort de levage par deux,
Sciences Industrielles pour l'Ingénieur 6/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
Pont (0)
es ee PT وب (43 COS TAN Vs
8 Tambour
d'enroulement (5)
ie Oÿ
Moteur
Réducteur 1 électrique
" د pa
لالد عط == £
LL ل
Poulie ١
moufle (6) Cible" | 66
Cbrin ويم Arbre de sortie 1 '
(5) du moteur (1)
réducteur
A: D A Vue partielle dans le plan (X,,Z,)
charge (7)
(pièce à souder) 6
Figure 7 : schéma du système de levage
La figure 8 suivante représente le schéma cinématique du réducteur constitué de deux étages identiques :
== ب Moteur
4 4 électrique
اال[ للحتت FE ادك
Pont (0) 1
Figure 8 : Schéma du Réducteur
Sciences Industrielles pour l'Ingénieur 7/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
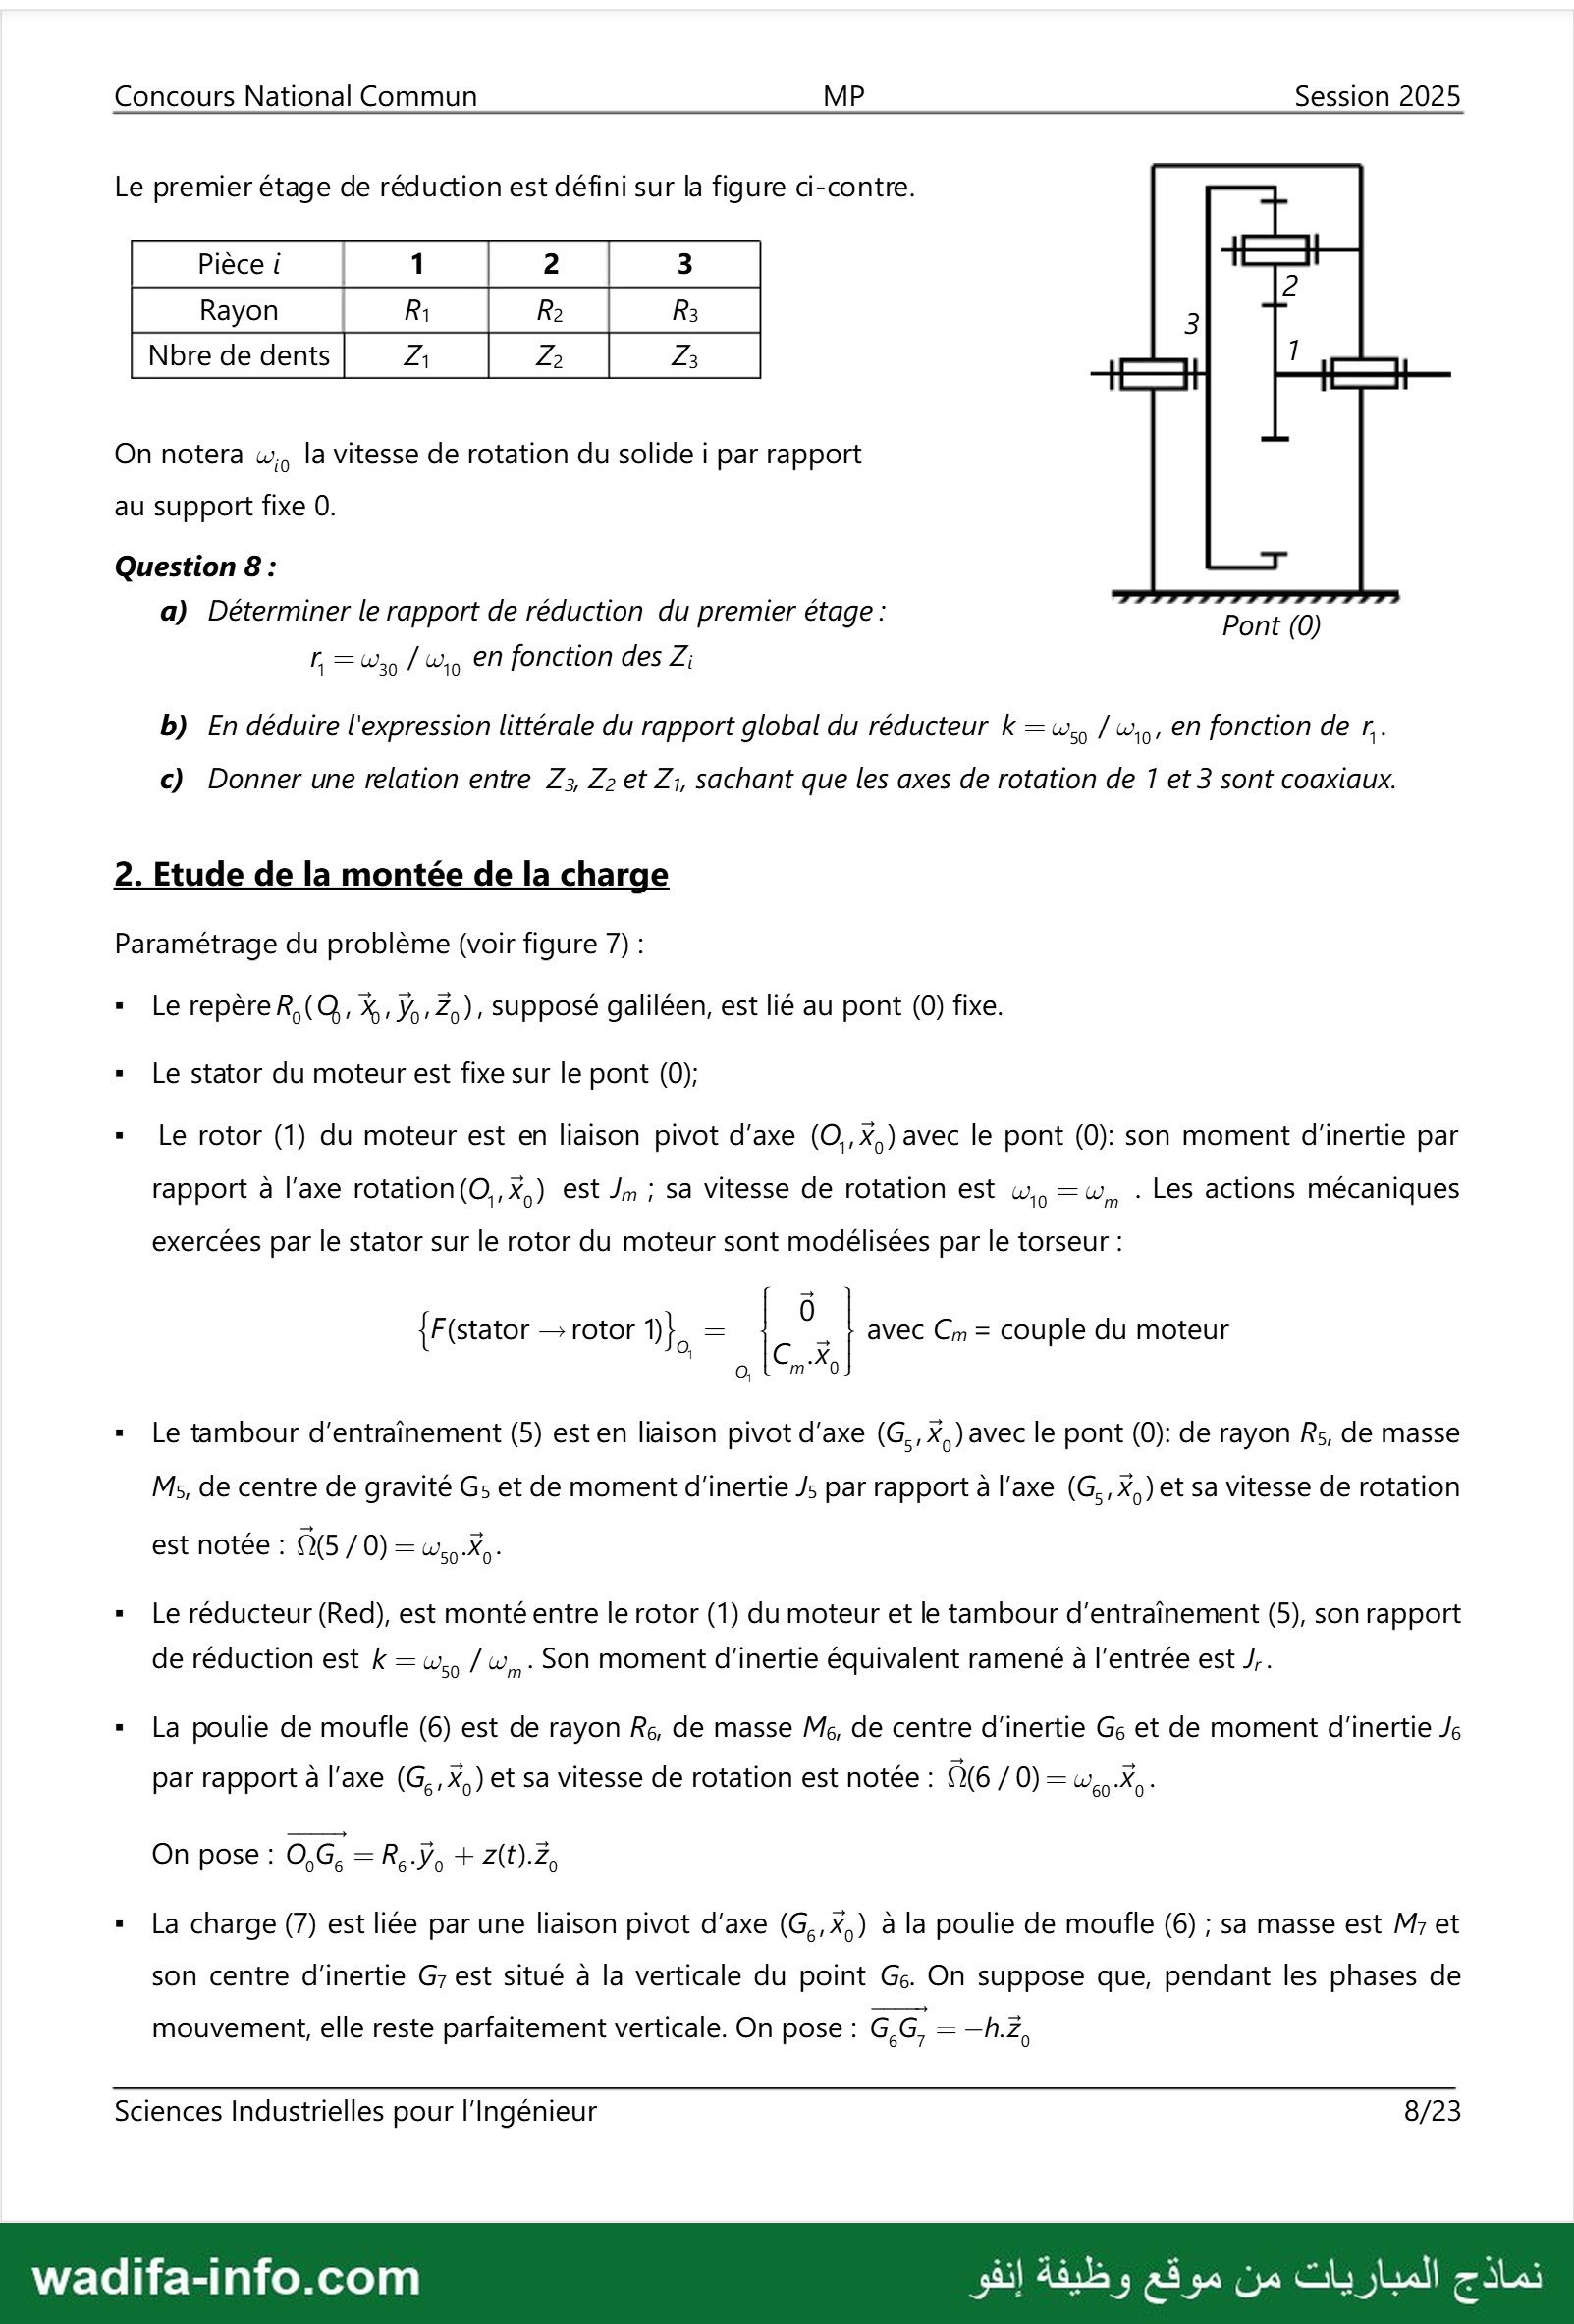
Le premier étage de réduction est défini sur la figure ci-contre.
| 2 | 73 | 2
Nbre de dents لىنا ابل
اكت ل(
On notera w,, la vitesse de rotation du solide i par rapport
au support fixe O.
Question 8 :
a) Déterminer le rapport de réduction du premier étage : Pont (0)
r =w,, / w,, en fonction des Z
b) En déduire l'expression littérale du rapport global du réducteur k =w., / وه en fonction de r..
c) Donner une relation entre وا Z: et Z;, sachant que les axes de rotation de T et 3 sont coaxiaux.
2. Etude de la montée de la charge
Paramétrage du problème (voir figure 7) :
٠ Le repèreR,(Q, لوه مر supposé galiléen, est lié au pont (0) fixe.
٠ Le stator du moteur est fixe sur le pont (0);
٠ عا rotor (1) du moteur est en liaison pivot d'axe (O,,X,) avec le pont (0): son moment d'inertie par
rapport à l'axe rotation(O,,x,) est Ju ; sa vitesse de rotation est w,, —w, . Les actions mécaniques
exercées par le stator sur le rotor du moteur sont modélisées par le torseur :
{F(stator — rotor D}, = . t avec Cn = couple du moteur
1 0 ول
٠ Le tambour d'entraînement (5) est en liaison pivot d'axe (G., X) avec le pont (0): de rayon 55 de masse
M5, de centre de gravité 65 et de moment d'inertie Js par rapport à l'axe (G., X,) et sa vitesse de rotation
est notée : O(5 /0( - CT
٠ Le réducteur (Red), est monté entre le rotor (1) du moteur et le tambour d'entraînement (5), son rapport
de réduction est k =w., / .وه 500 moment d'inertie équivalent ramené à l'entrée est J..
٠ La poulie de moufîle (6) est de rayon R6, de masse M6, de centre d'inertie G et de moment d'inertie 6
par rapport à l'axe (G,,X,) et sa vitesse de rotation est notée : Q(6 / 0) — نما
On pose : ول[.- و06 +Z(t).Z,
٠ La charge (7) est liée par une liaison pivot d'axe (G,,X,) à la poulie de moufle (6) ; sa masse est M7 et
son centre d'inertie G7 est situé à la verticale du point 66. On suppose que, pendant les phases de
mouvement, elle reste parfaitement verticale. On pose : GG, = -h.z,
Sciences Industrielles pour l'Ingénieur 8/23
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun MP Session 2025
Données complémentaires :
— L'accélération de la pesanteur est - —g.z,.
— Le câble est de masse négligeable, inextensible et il n'y a pas de glissement entre le câble et la
poulie et entre le câble et le tambour.
— Les brins OA: et 4243 sont supposés tendus, parallèles et verticaux.
— On considère la phase de montée de la charge.
— Les pertes énergétiques sont modélisées par le rendement global noté : 7.
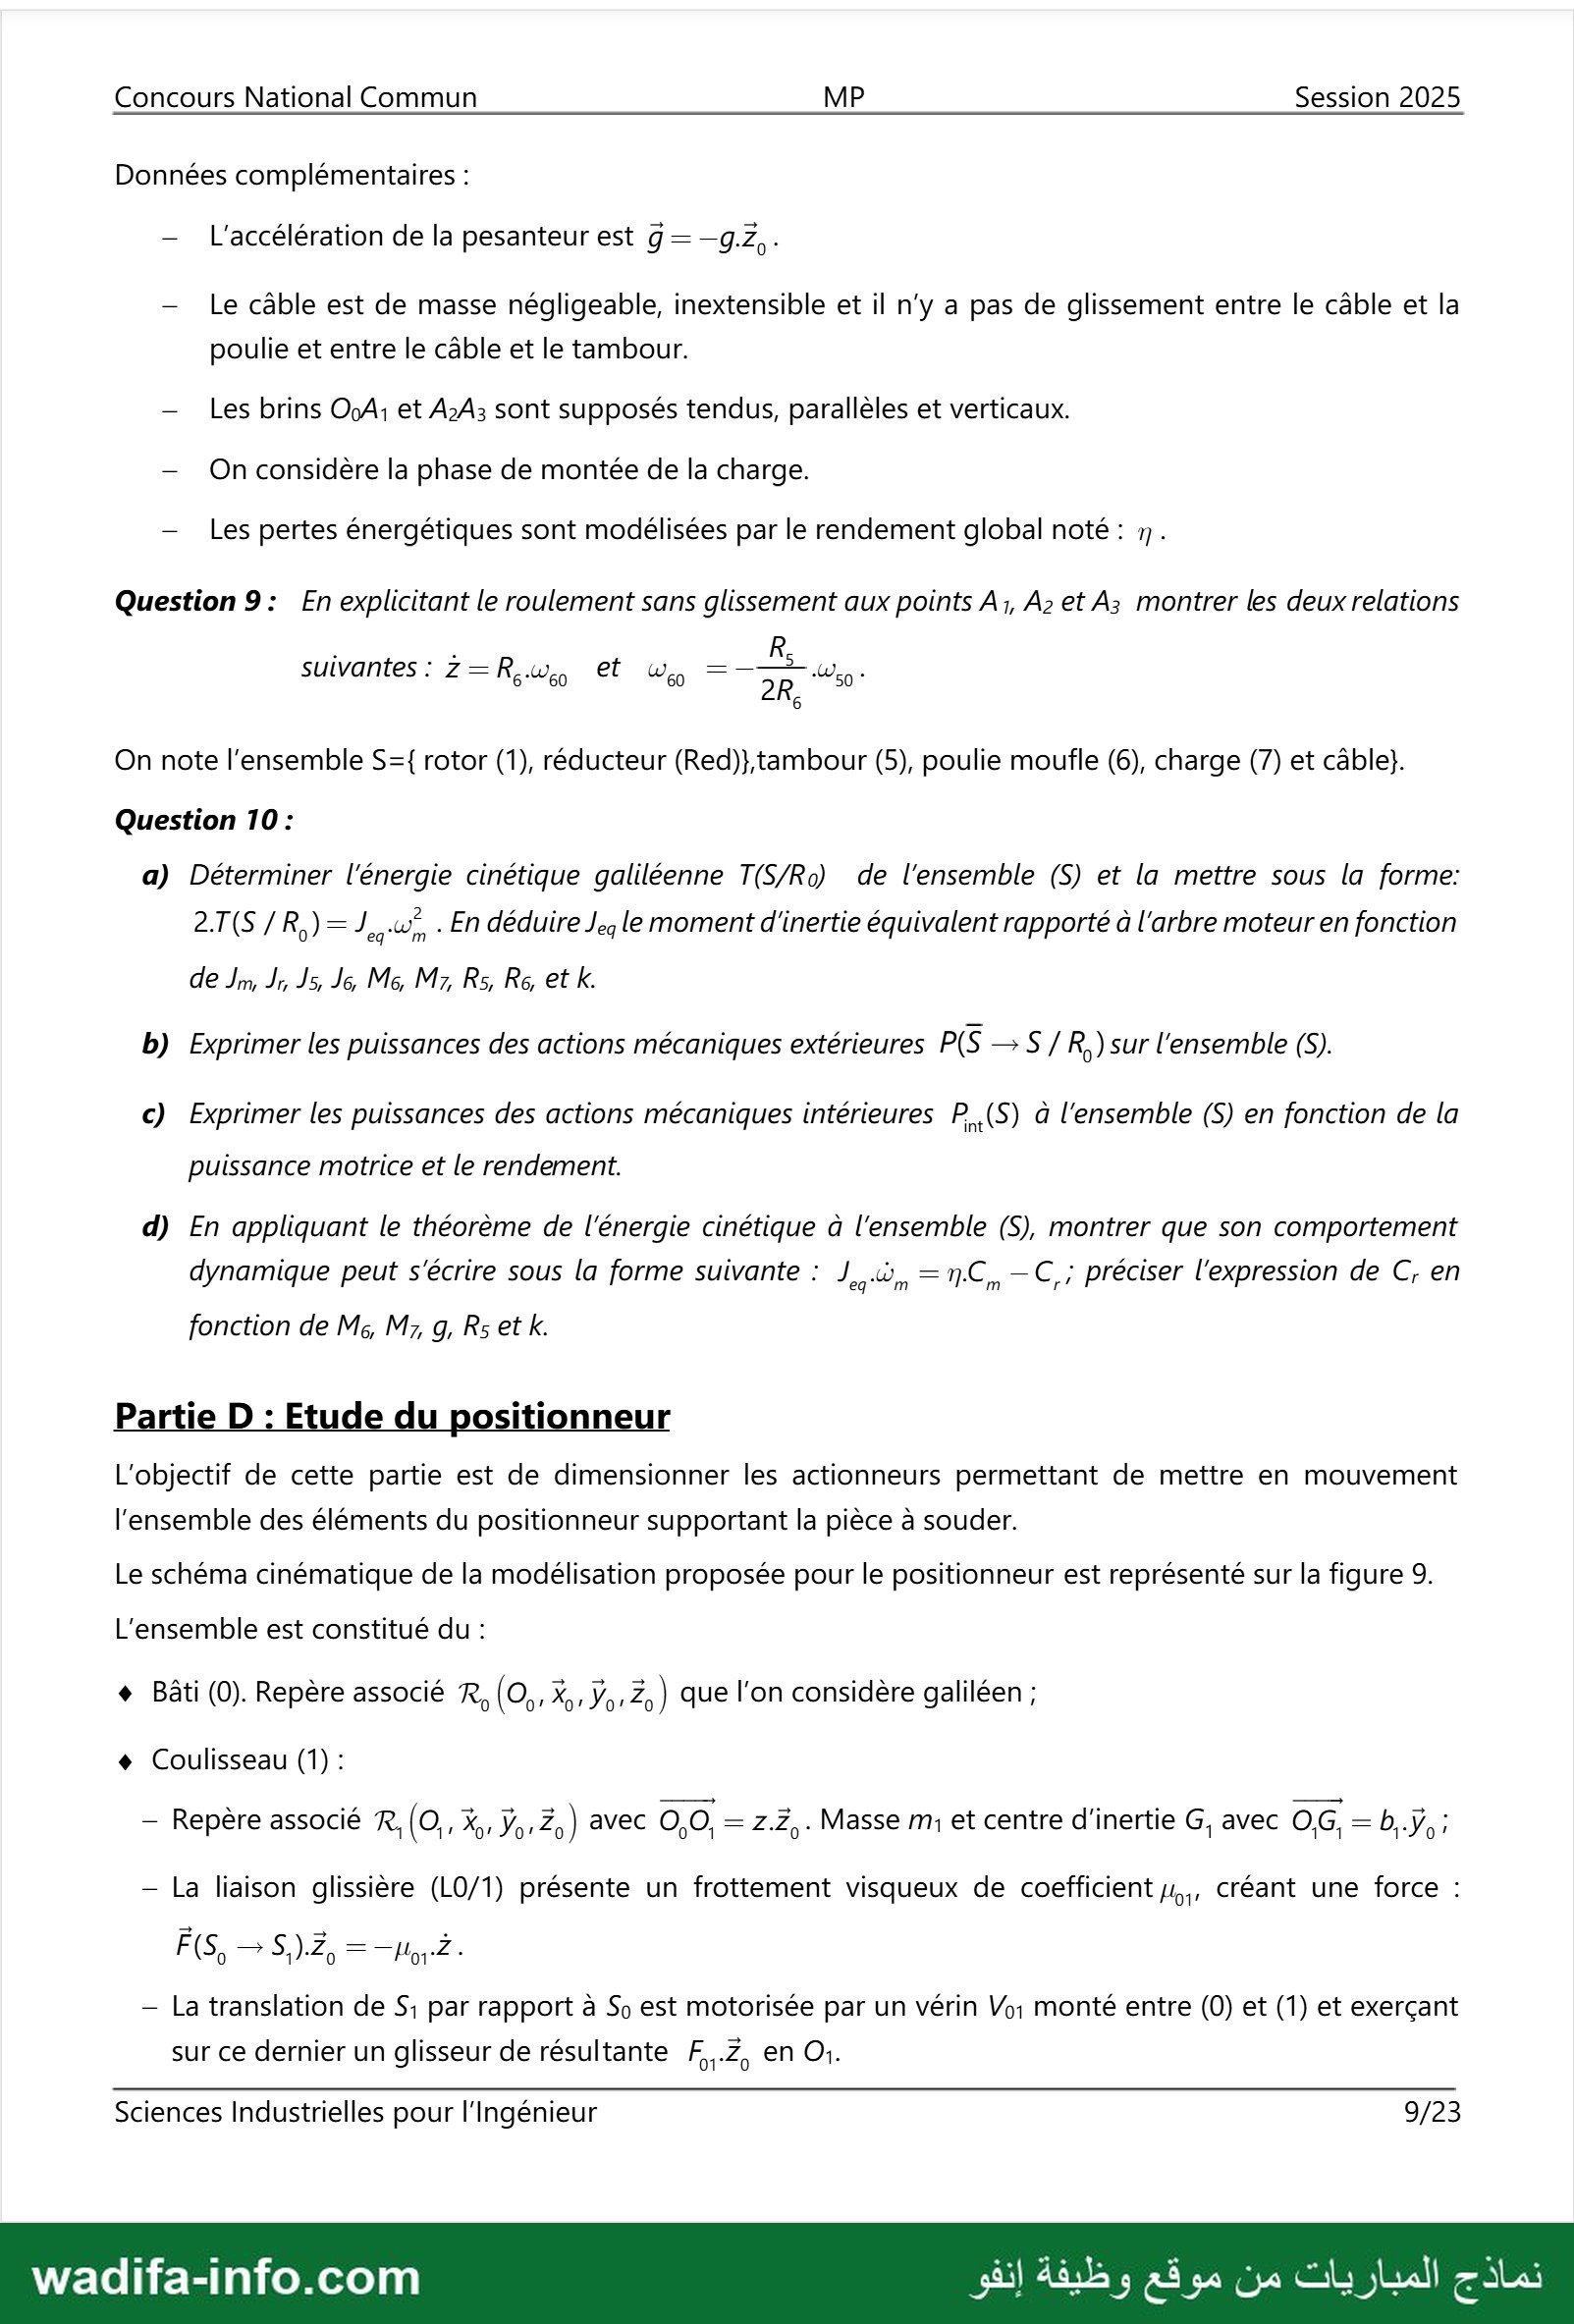
Question 9: En explicitant le roulement sans glissement aux points A, A2 et A; montrer les deux relations
suivantes: وها € كك =
On note l'ensemble S={ rotor (1), réducteur (Red)},tambour (5), poulie moufle (6), charge (7) et câble}.
Question 10 :
a) Déterminer l'énergie cinétique galiléenne T(S/Ro) de l'ensemble (S) et la mettre sous la forme:
2T(S/R)= 1, «* . En déduire وول le moment d'inertie équivalent rapporté à l'arbre moteur en fonction
de ول كلمل سل M6, M7, وا Ré, et k.
b) Exprimer les puissances des actions mécaniques extérieures P(S —S / R,)sur l'ensemble (S).
c) Exprimer les puissances des actions mécaniques intérieures P.(S) à l'ensemble (S) en fonction de la
puissance motrice et le rendement.
d) En appliquant le théorème de l'énergie cinétique à l'ensemble (S), montrer que son comportement
dynamique peut s'écrire sous la forme suivante : Ju, —=n.C,, —C,; préciser l'expression de © en
fonction de M6, M7, g, Rs et k.
Partie D : Etude du positionneur
L'objectif de cette partie est de dimensionner les actionneurs permettant de mettre en mouvement
l'ensemble des éléments du positionneur supportant la pièce à souder.
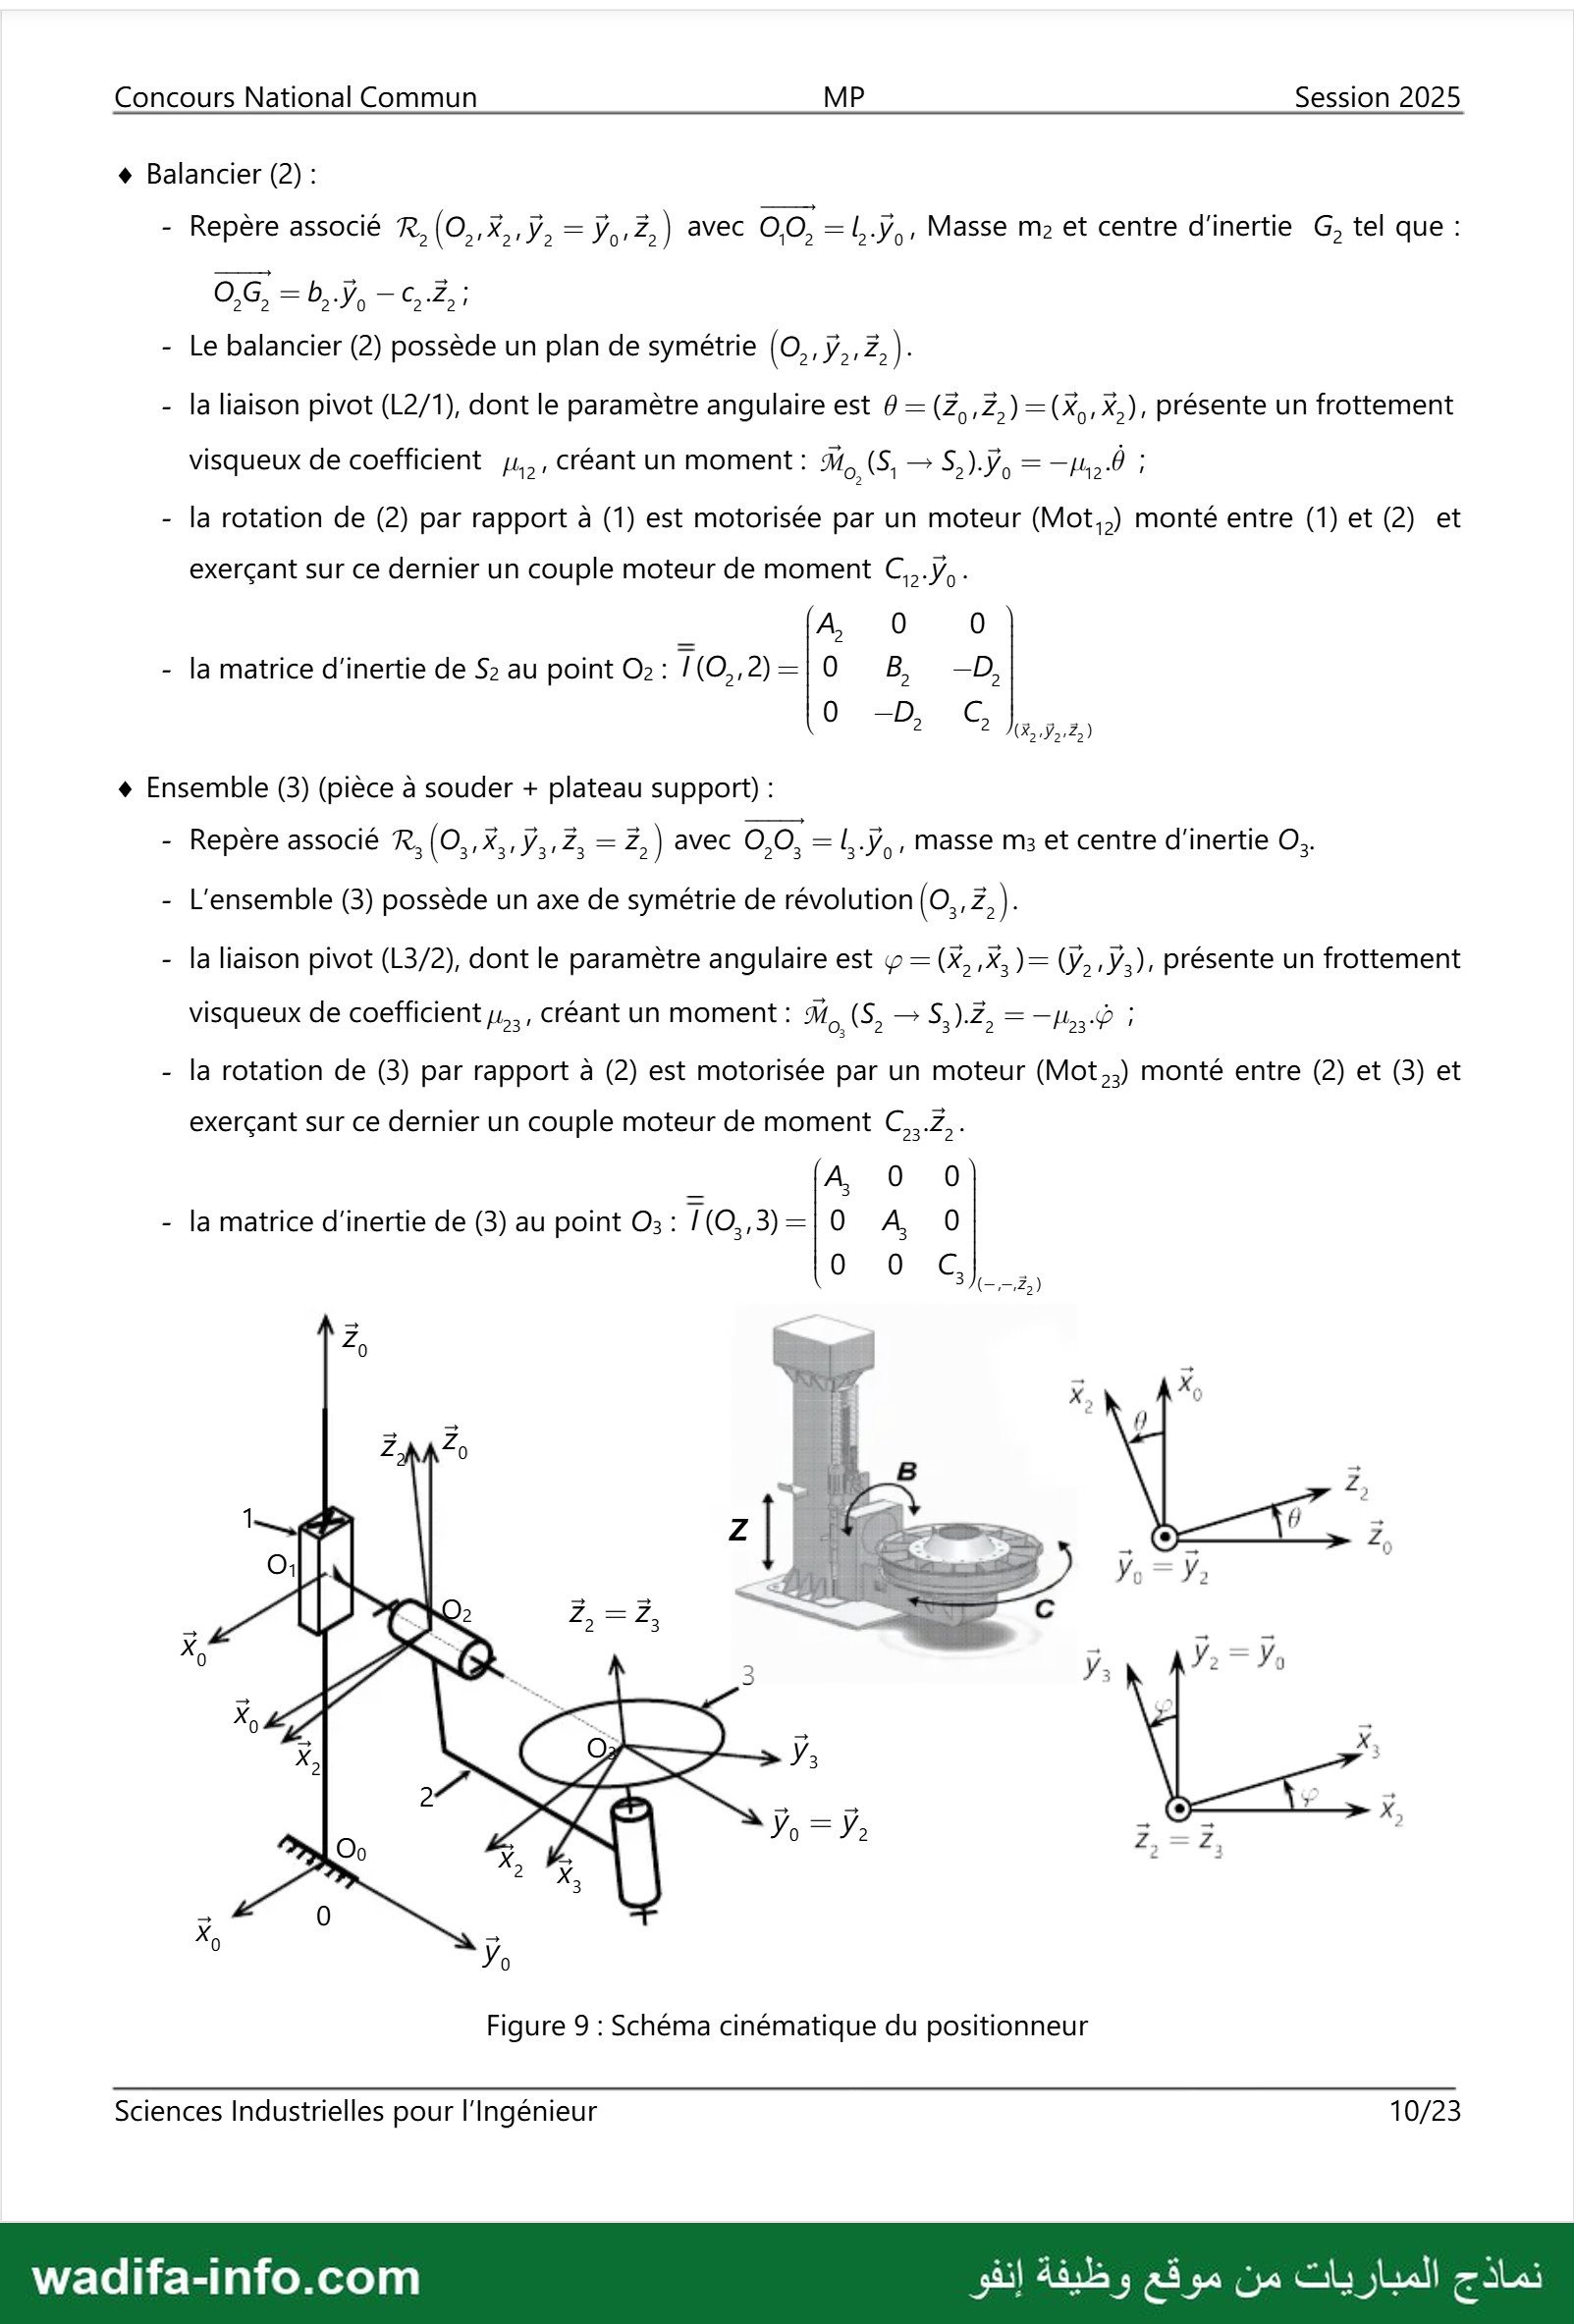
Le schéma cinématique de la modélisation proposée pour le positionneur est représenté sur la figure 9.
L'ensemble est constitué du :
+ Bâti (0). Repère associé R, (O,, XVe ) que l'on considère galiléen ;
+ Coulisseau (1) :
— Repère associé R. (a Xi or Ze |] avec ,0ر0 = z.Z,. Masse m1 et centre d'inertie G, avec OG, = b..ÿ,;
— La liaison glissière (LO/1) présente un frottement visqueux de coefficient مور créant une force :
FIS, =x8 اراح م 2.
— La translation de S: par rapport à S est motorisée par un vérin V1 monté entre (0) et (1) et exerçant
sur ce dernier un glisseur de résultante 2ط en Où.
Sciences Industrielles pour l'Ingénieur 9/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
+ Balancier (2):
- Repère associé R, (OX. وليك لل avec 0,0, =L.y,, Masse 02 et centre d'inertie G, tel que :
06.0.) -- ريا
- Le balancier (2) possède un plan de symétrie 0 4 :
- la liaison pivot (L2/1), dont le paramètre angulaire est 4 —(Z,,Z,)=(X,, x,), présente un frottement
visqueux de coefficient ير créant un moment : 4%, (S, — S,).ÿ, = .ويل ;
- la rotation de (2) par rapport à (1) est motorisée par un moteur (Mot;,) monté entre (1) et (2) et
exerçant sur ce dernier un couple moteur de moment C,,.y,.
A, 0 0
- la matrice d'inertie de 52 au point O2: /)0,2 -1 0 B, —D,
0 ذا QG ووأ
+ Ensemble (3) (pièce à souder + plateau support) :
- Repère associé R, (o, واوا 2 2; avec 0,0, = L.ÿ,, masse m3 et centre d'inertie O..
- L'ensemble (3) possède un axe de symétrie de révolution (O,,, (٠
- la liaison pivot (L3/2), dont le paramètre angulaire est 4 —(X,,X,)= (y, ,y,), présente un frottement
visqueux de coefficient /:,,, créant un moment: #4, (S, — 5,12, ناصح à
- la rotation de (3) par rapport à (2) est motorisée par un moteur (Mot,,) monté entre (2) et (3) et
exerçant sur ce dernier un couple moteur de moment C,,.Z..
_ A, 0 0
- la matrice d'inertie de (3) au point 0: 1(O,, 3(-|0 À 0
0 0 أ
Z, Be Da cE
. ل( 2 Z, =2Z, Ce : :
| ا 5 3 اليا 2 وه
َ PR اديه |
27 LE 2 x
x, 0 _
Figure 9 : Schéma cinématique du positionneur
Sciences Industrielles pour l'Ingénieur 10/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
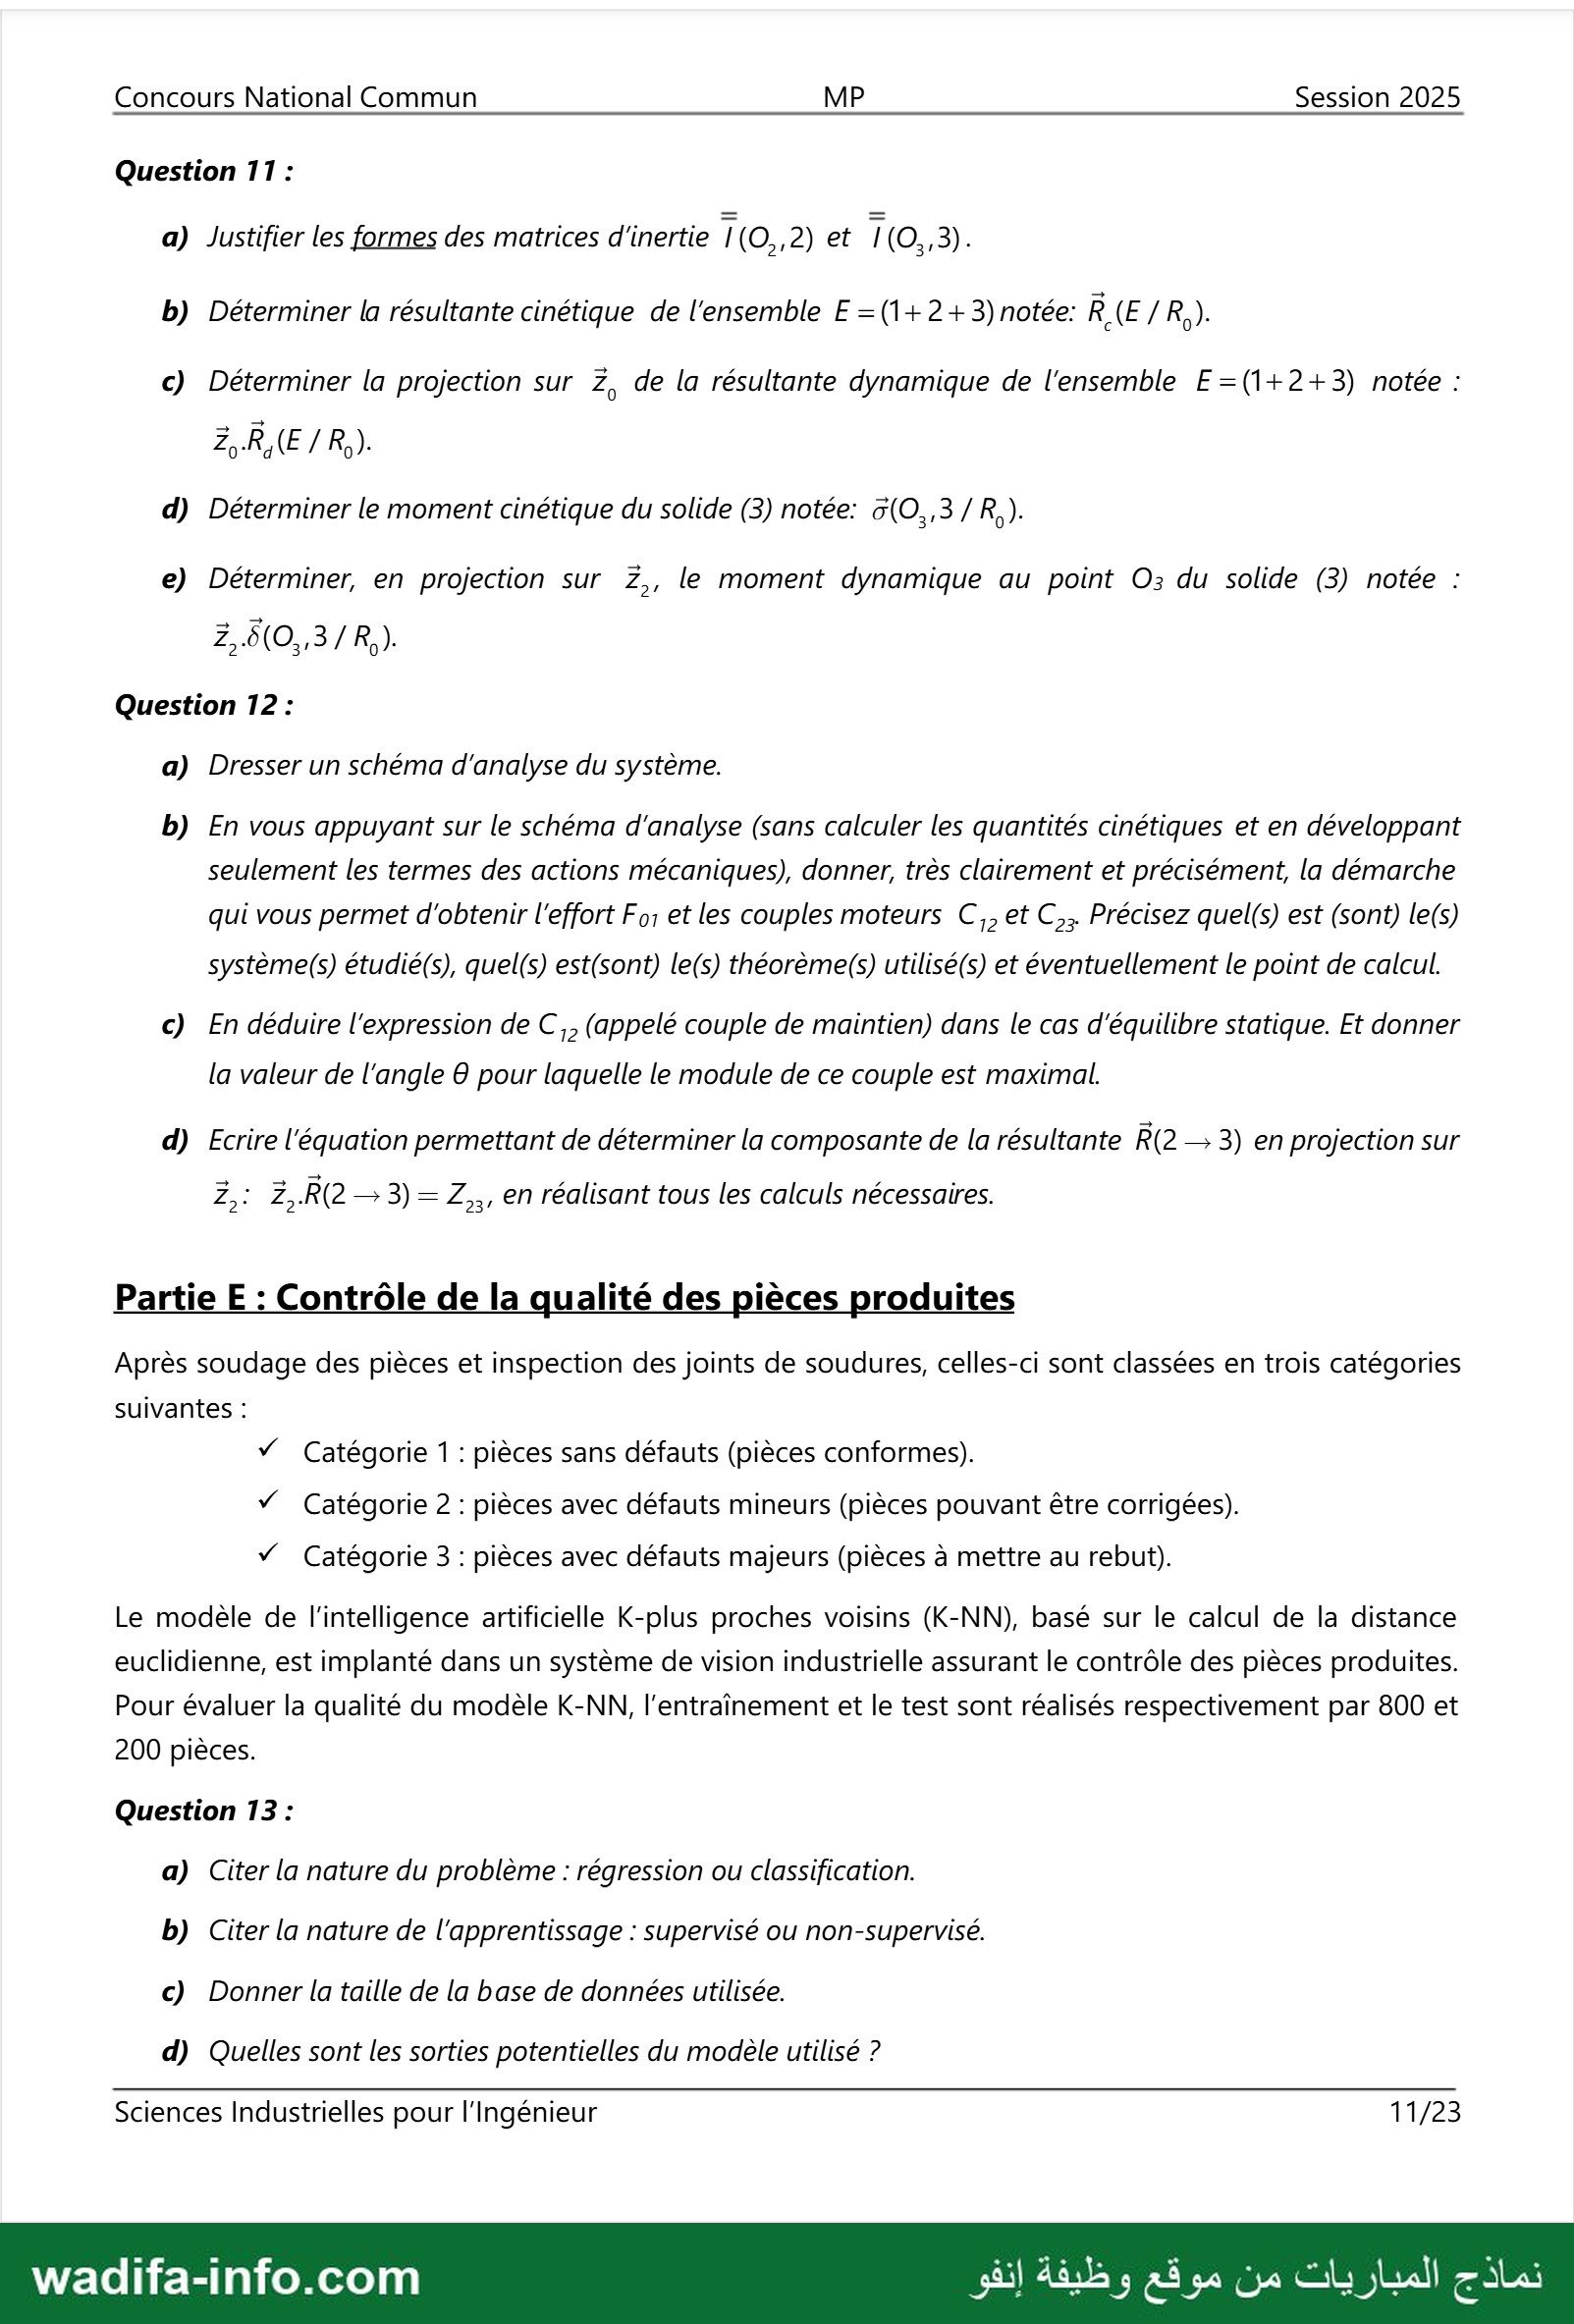
Question 11 :
a) Justifier les formes des matrices d'inertie 1(0, 2) et 1 (0,3).
b) Déterminer la résultante cinétique de l'ensemble E =(1+2 +3) notée: R (ET R;).
c) Déterminer la projection sur Z, de la résultante dynamique de l'ensemble E=(1+2+3) notée :
Z DE JR:
d) Déterminer le moment cinétique du solide (3) notée: 5(0,,3 /R.).
© Déterminer, en projection sur Z,, le moment dynamique au point O3 du solide (3) notée :
20(0.:37 À):
Question 12 :
a) Dresser un schéma d'analyse du système.
b) En vous appuyant sur le schéma d'analyse (sans calculer les quantités cinétiques et en développant
seulement les termes des actions mécaniques), donner, très clairement et précisément, la démarche
qui vous permet d'obtenir l'effort For et les couples moteurs وت et وي Précisez quel(s) est (sont) le(s)
système(s) étudié(s), quel(s) est(sont) le(s) théorème(s) utilisé(s) et éventuellement le point de calcul.
c) En déduire l'expression de رب (appelé couple de maintien) dans le cas d'équilibre statique. Et donner
la valeur de l'angle 6 pour laquelle le module de ce couple est maximal.
d) Ecrire l'équation permettant de déterminer la composante de la résultante R(2 — 3) en projection sur
Z,: Z,.R(2 — 3) = 2 رو en réalisant tous les calculs nécessaires.
Partie E : Contrôle de la qualité des pièces produites
Après soudage des pièces et inspection des joints de soudures, celles-ci sont classées en trois catégories
suivantes :
“Catégorie 1 : pièces sans défauts (pièces conformes).
“Catégorie 2 : pièces avec défauts mineurs (pièces pouvant être corrigées).
“Catégorie 3 : pièces avec défauts majeurs (pièces à mettre au rebut).
Le modèle de l'intelligence artificielle K-plus proches voisins (K-NN), basé sur le calcul de la distance
euclidienne, est implanté dans un système de vision industrielle assurant le contrôle des pièces produites.
Pour évaluer la qualité du modèle K-NN, l'entraînement et le test sont réalisés respectivement par 800 et
200 pièces.
Question 13 :
a) Citer la nature du problème : régression ou classification.
b) Citer la nature de l'apprentissage : supervisé ou non-supervisé.
c) Donner la taille de la base de données utilisée.
d) Quelles sont les sorties potentielles du modèle utilisé ?
Sciences Industrielles pour l'Ingénieur 11/23
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun MP Session 2025
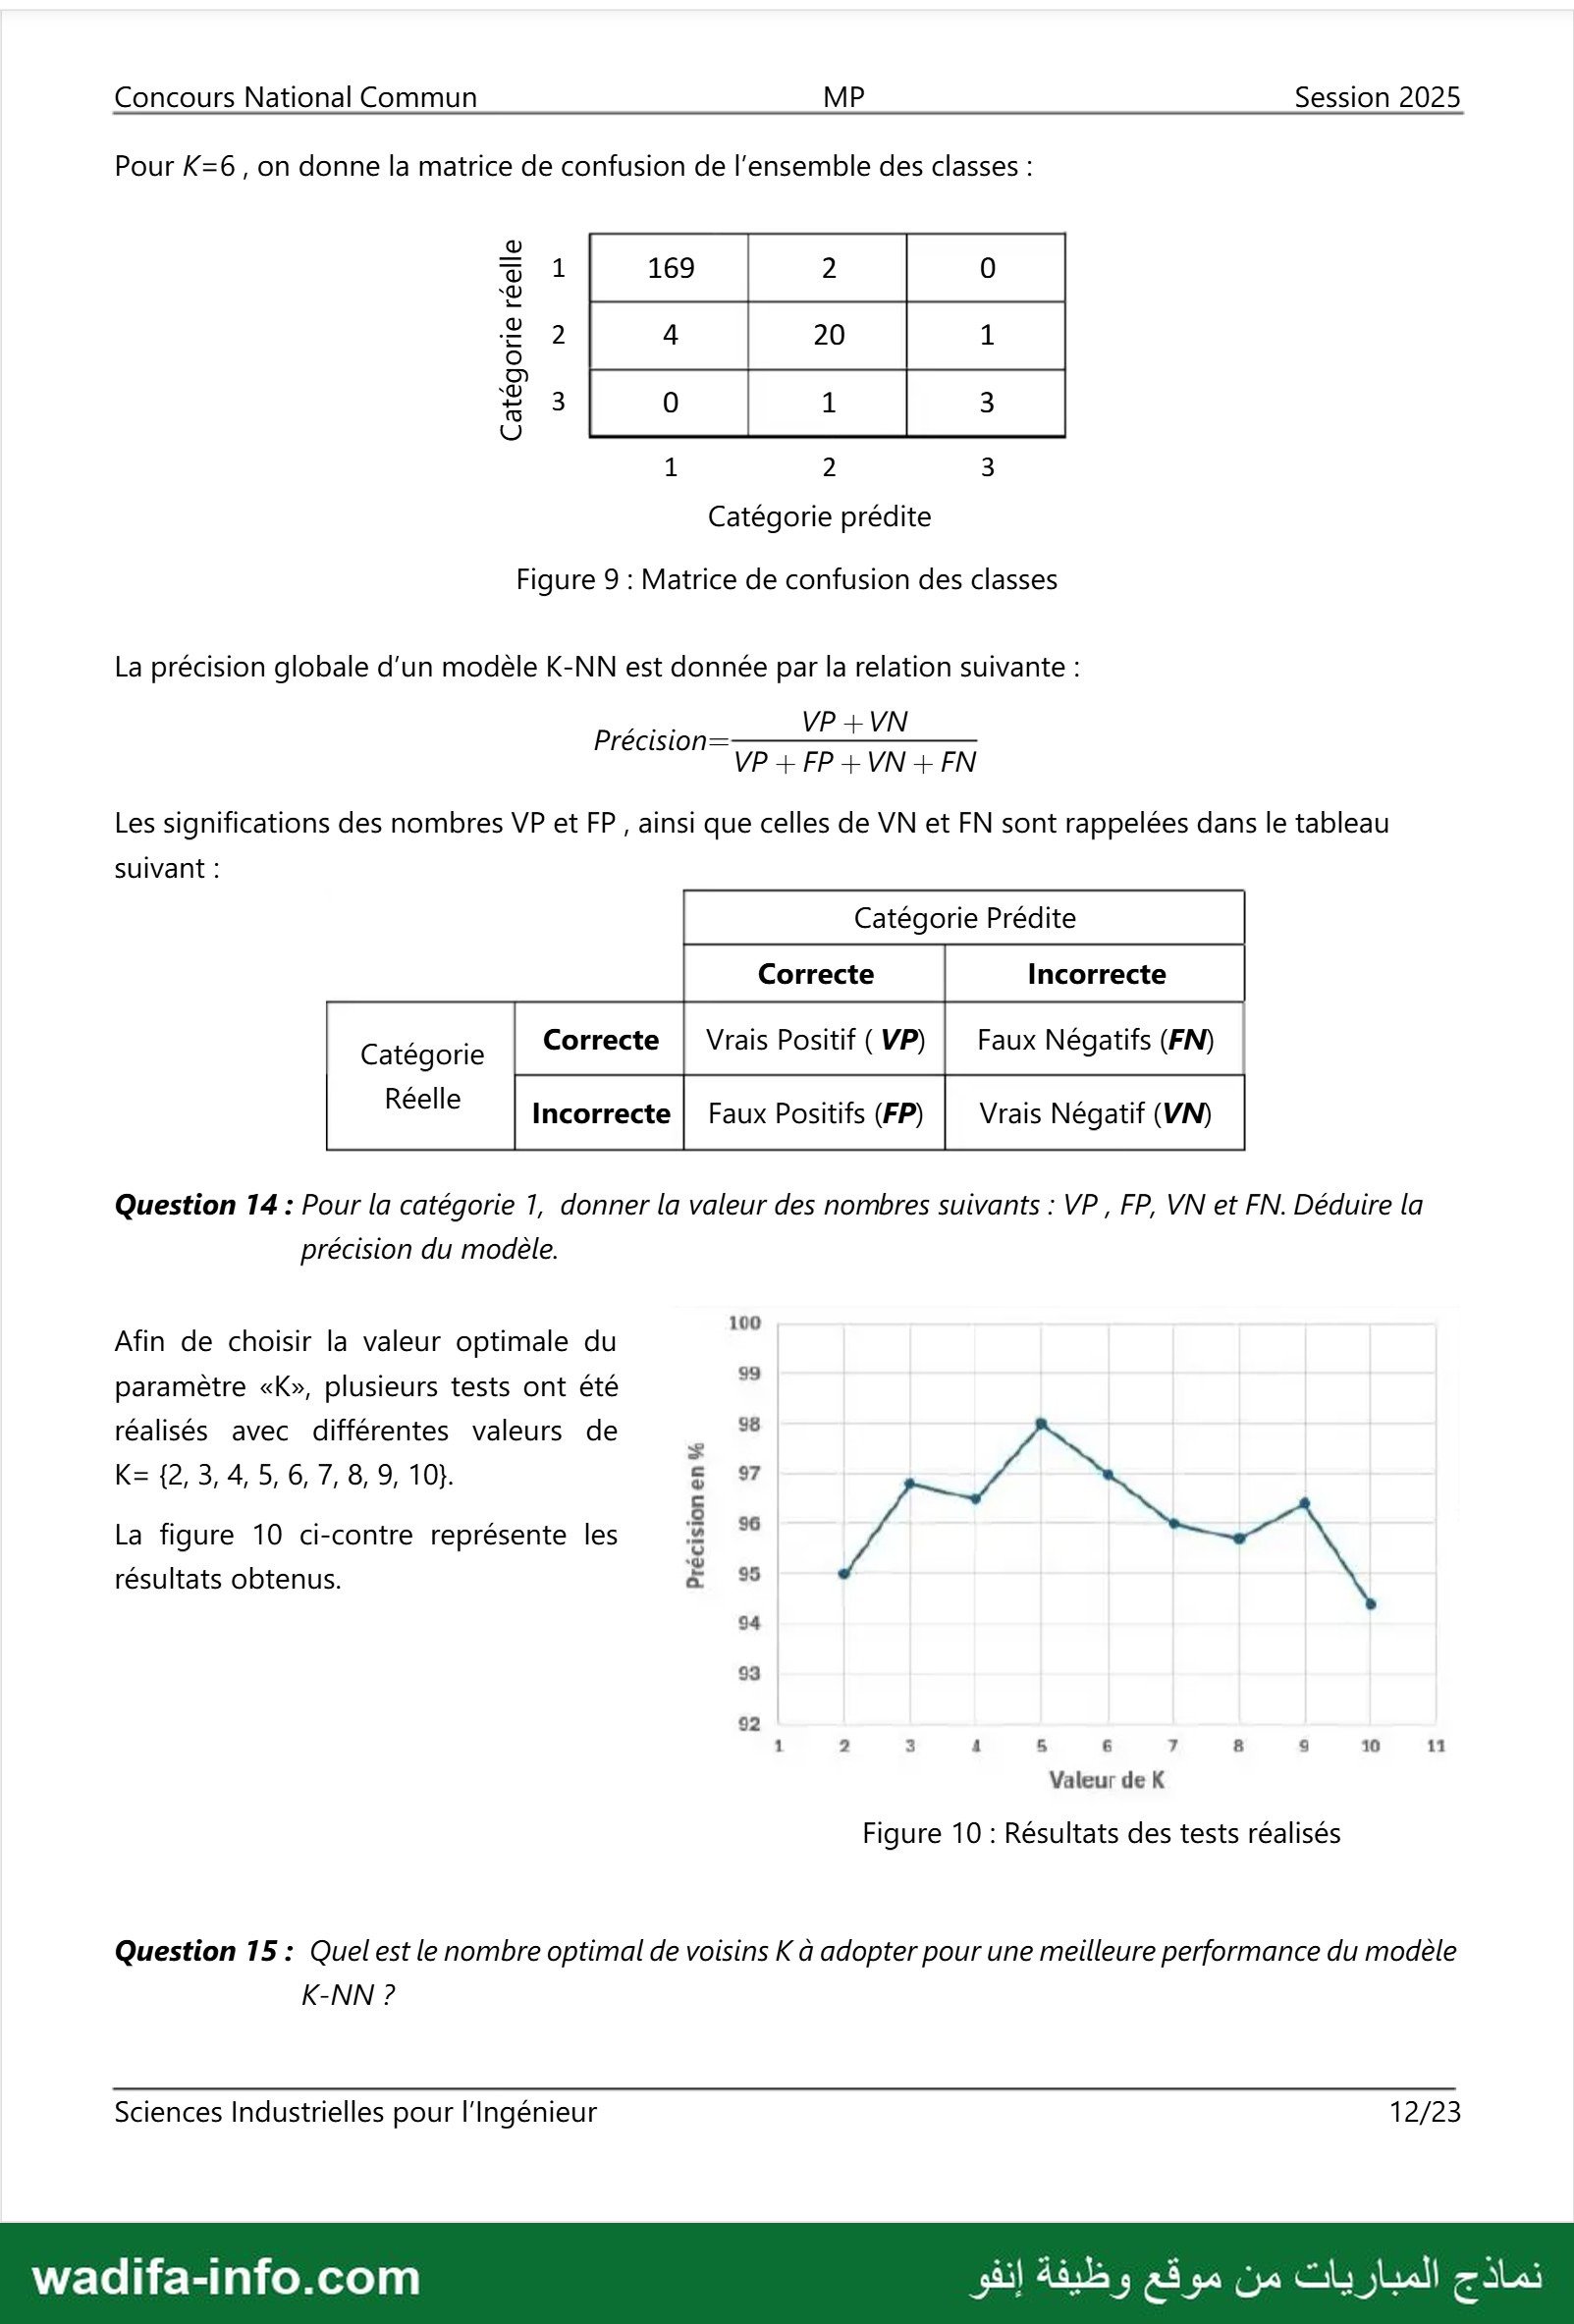
Pour K=6, on donne la matrice de confusion de l'ensemble des classes :
1 2 3
Catégorie prédite
Figure 9 : Matrice de confusion des classes
La précision globale d'un modèle K-NN est donnée par la relation suivante :
EEE VP +VN
Précision=———
VP + FP + VN + FN
Les significations des nombres VP et FP , ainsi que celles de VN et FN sont rappelées dans le tableau
suivant :
Catégorie Prédite
comen
Catégorie | Correcte Vrais Positif ( VP) Faux Négatifs (FN) |
Réelle incorrecte Faux Positifs (FP) Vrais Négatif (VN)
Question 14 : Pour la catégorie 1, donner la valeur des nombres suivants : VP, FP, VN et FN. Déduire la
précision du modèle.
. الي 100
Afin de choisir la valeur optimale du
paramètre «K», plusieurs tests ont été 9
réalisés avec différentes valeurs de ” 98
K= {2, 3, 4, 5, 6, 7, 8, 9, 10}. & 7
La figure 10 ci-contre représente les Le
résultats obtenus. & 5
1 2 3 4 5 6 7 8 8 10 11
Valeur de K
Figure 10 : Résultats des tests réalisés
Question 15 : Quel est le nombre optimal de voisins K à adopter pour une meilleure performance du modèle
K-NN ?
Sciences Industrielles pour l'Ingénieur 12/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
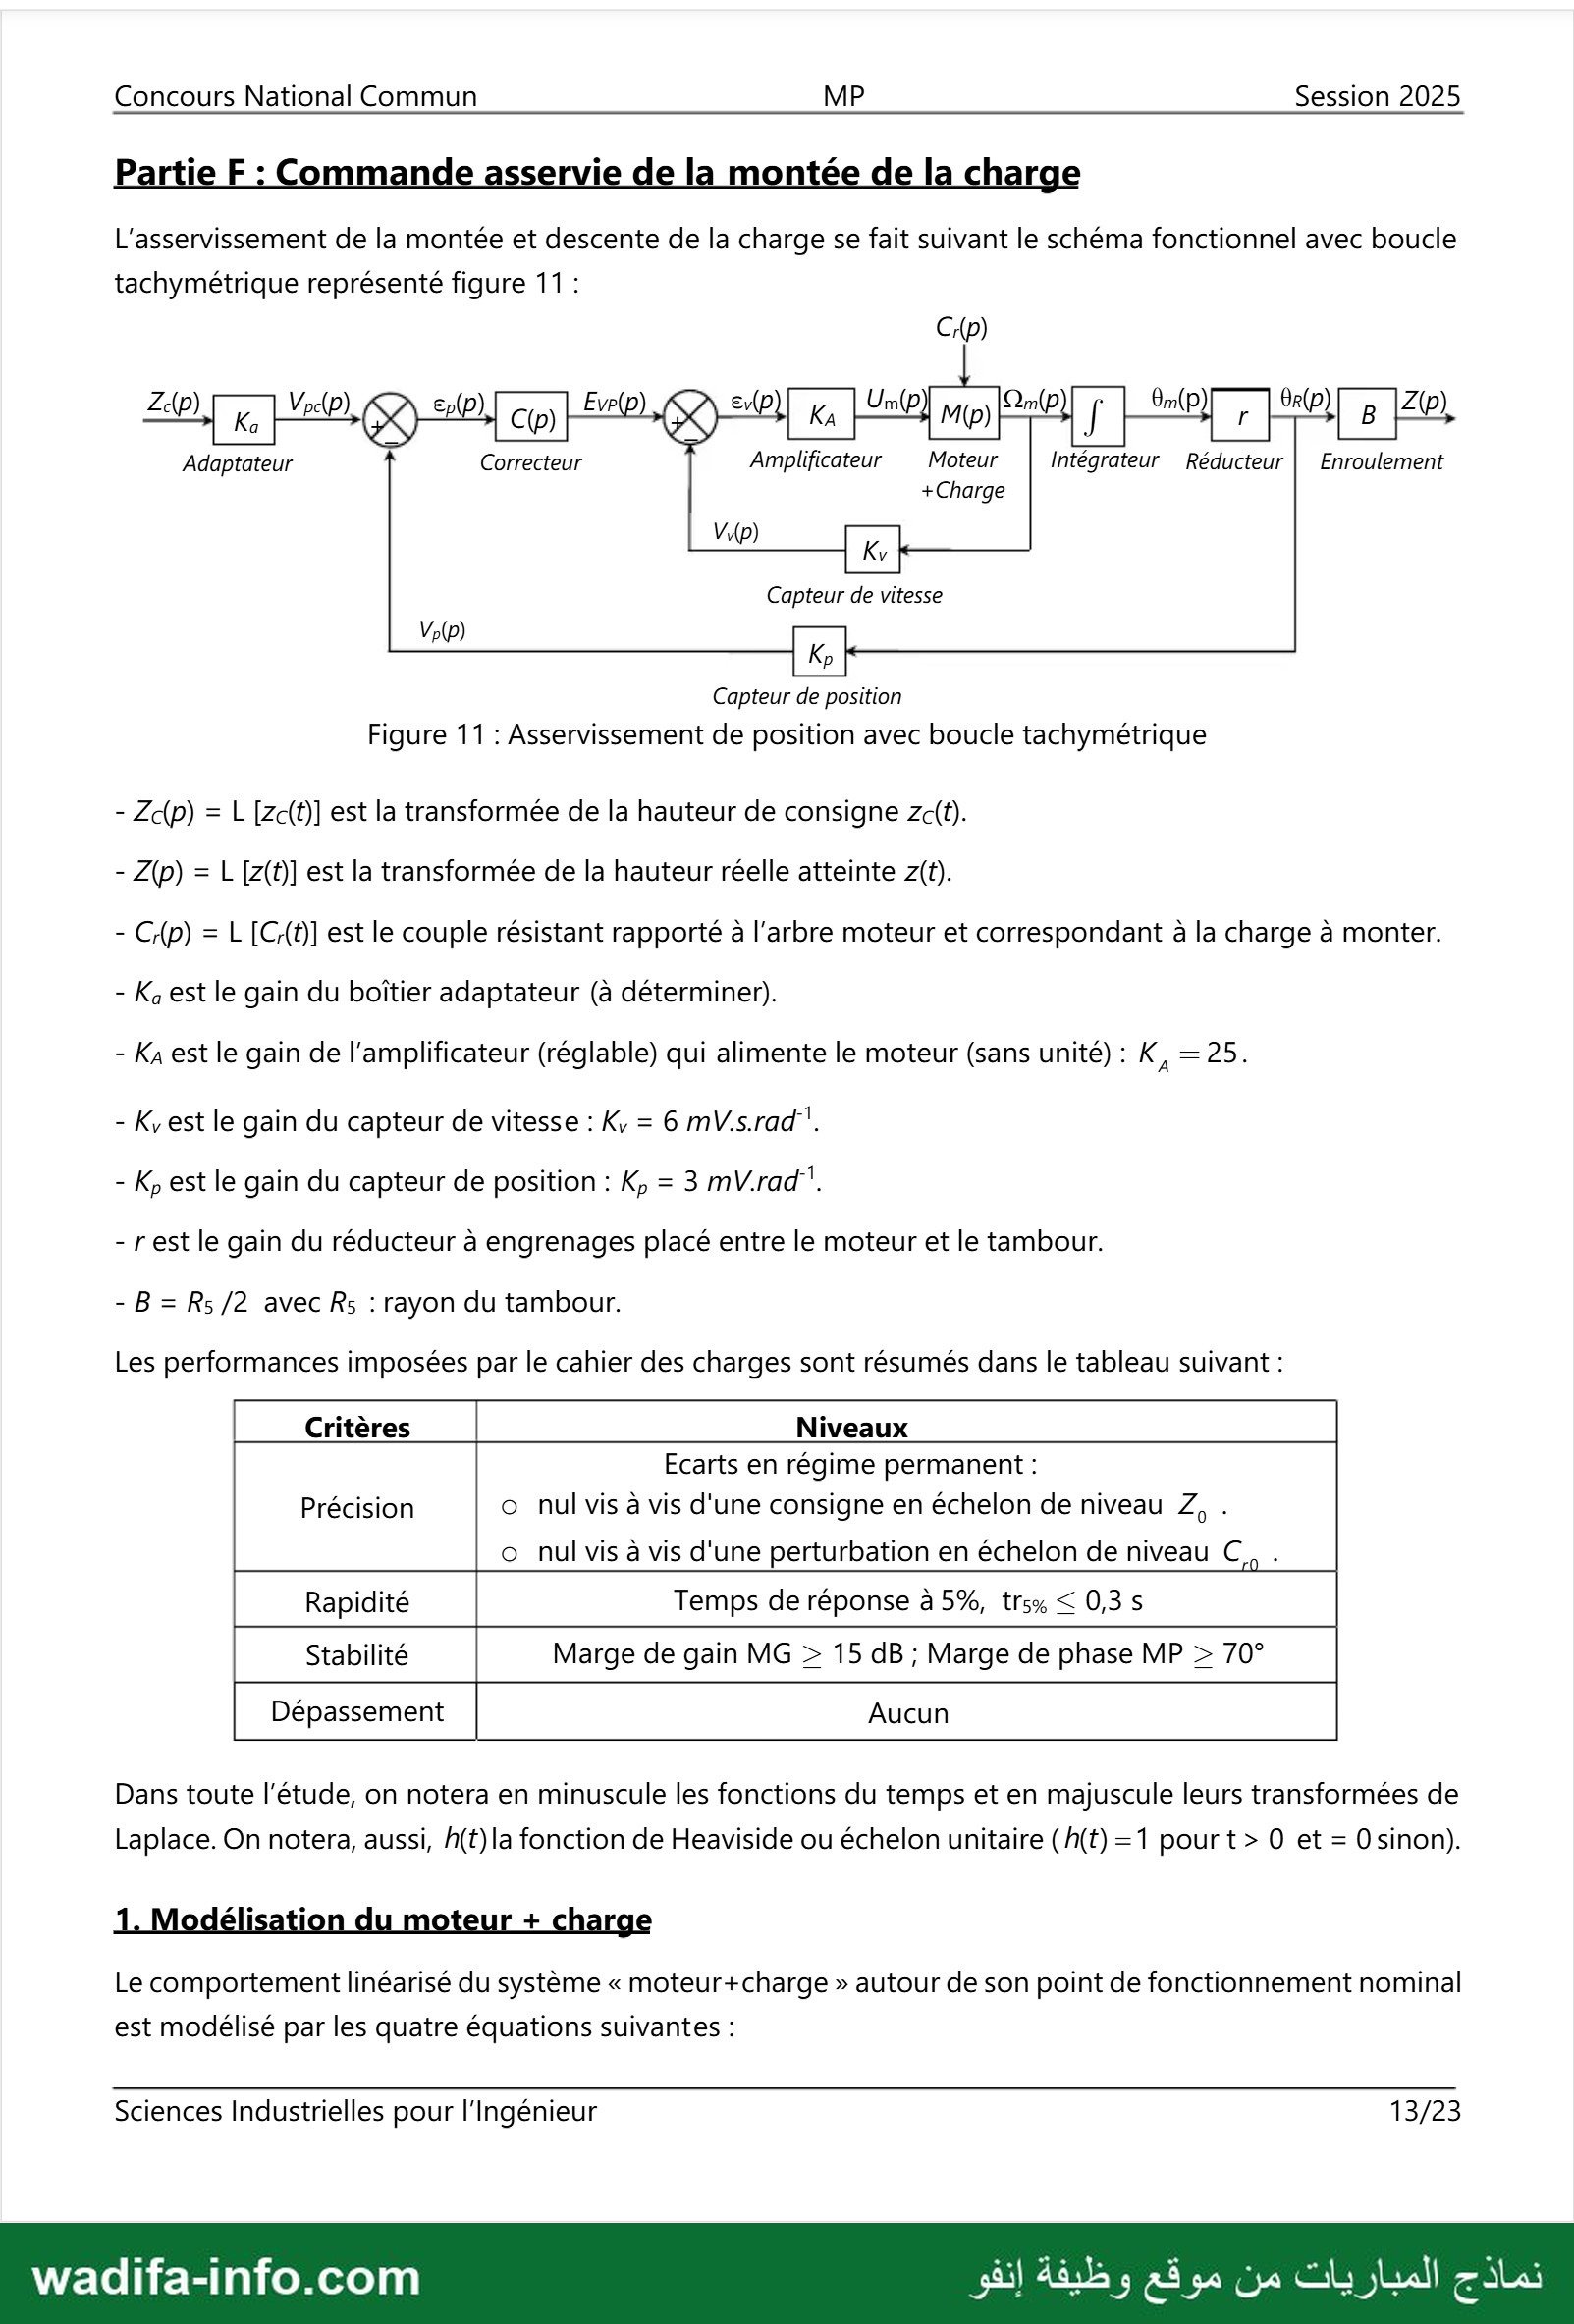
Partie F : Comman rvi la monté la char
L'asservissement de la montée et descente de la charge se fait suivant le schéma fonctionnel avec boucle
tachymétrique représenté figure 11 :
Ze V, € Evr(p Ev م Um(p ل On(p . (م)م0 (م)م0 Z{(p)
BL re PP لقا زجي ءا قله رم Em قلط 1
Adaptateur Correcteur Amplificateur Moteur Intégrateur Réducteur | Enroulement
+Charge
Capteur de vitesse
Vo(p)
Capteur de position
Figure 11 : Asservissement de position avec boucle tachymétrique
- Z{p) = ا ]2)0[ est la transformée de la hauteur de consigne zc(t).
- Z(p) = L [Z(6] est la transformée de la hauteur réelle atteinte z(f).
- C;(p) = ا ])0[ est le couple résistant rapporté à l'arbre moteur et correspondant à la charge à monter.
- و est le gain du boîtier adaptateur (à déterminer).
- KA est le gain de l'amplificateur (réglable) qui alimente le moteur (sans unité) : K, — 25.
- K, est le gain du capteur de vitesse : K, = 6 mV.s.rad".
- K, est le gain du capteur de position : K, = 3 mVrad".
- rest le gain du réducteur à engrenages placé entre le moteur et le tambour.
- B= 5/2 avec 85 : rayon du tambour.
Les performances imposées par le cahier des charges sont résumés dans le tableau suivant :
7 Critères دل 33 Niveaux" |
Ecarts en régime permanent :
Précision o nul vis à vis d'une consigne en échelon de niveau Z, .
© nul vis à vis d'une perturbation en échelon de niveau ©. ٠
Rapidité Temps de réponse à 5%, trsx > 5
Stabilité Marge de gain MG > 15 dB ; Marge de phase MP > 70°
Dans toute l'étude, on notera en minuscule les fonctions du temps et en majuscule leurs transformées de
Laplace. On notera, aussi, A(t)la fonction de Heaviside ou échelon unitaire (A(t) =1 pour t > 0 et = Osinon).
1. Modélisati 5
Le comportement linéarisé du système » moteur+charge » autour de son point de fonctionnement nominal
est modélisé par les quatre équations suivantes :
Sciences Industrielles pour l'Ingénieur 13/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
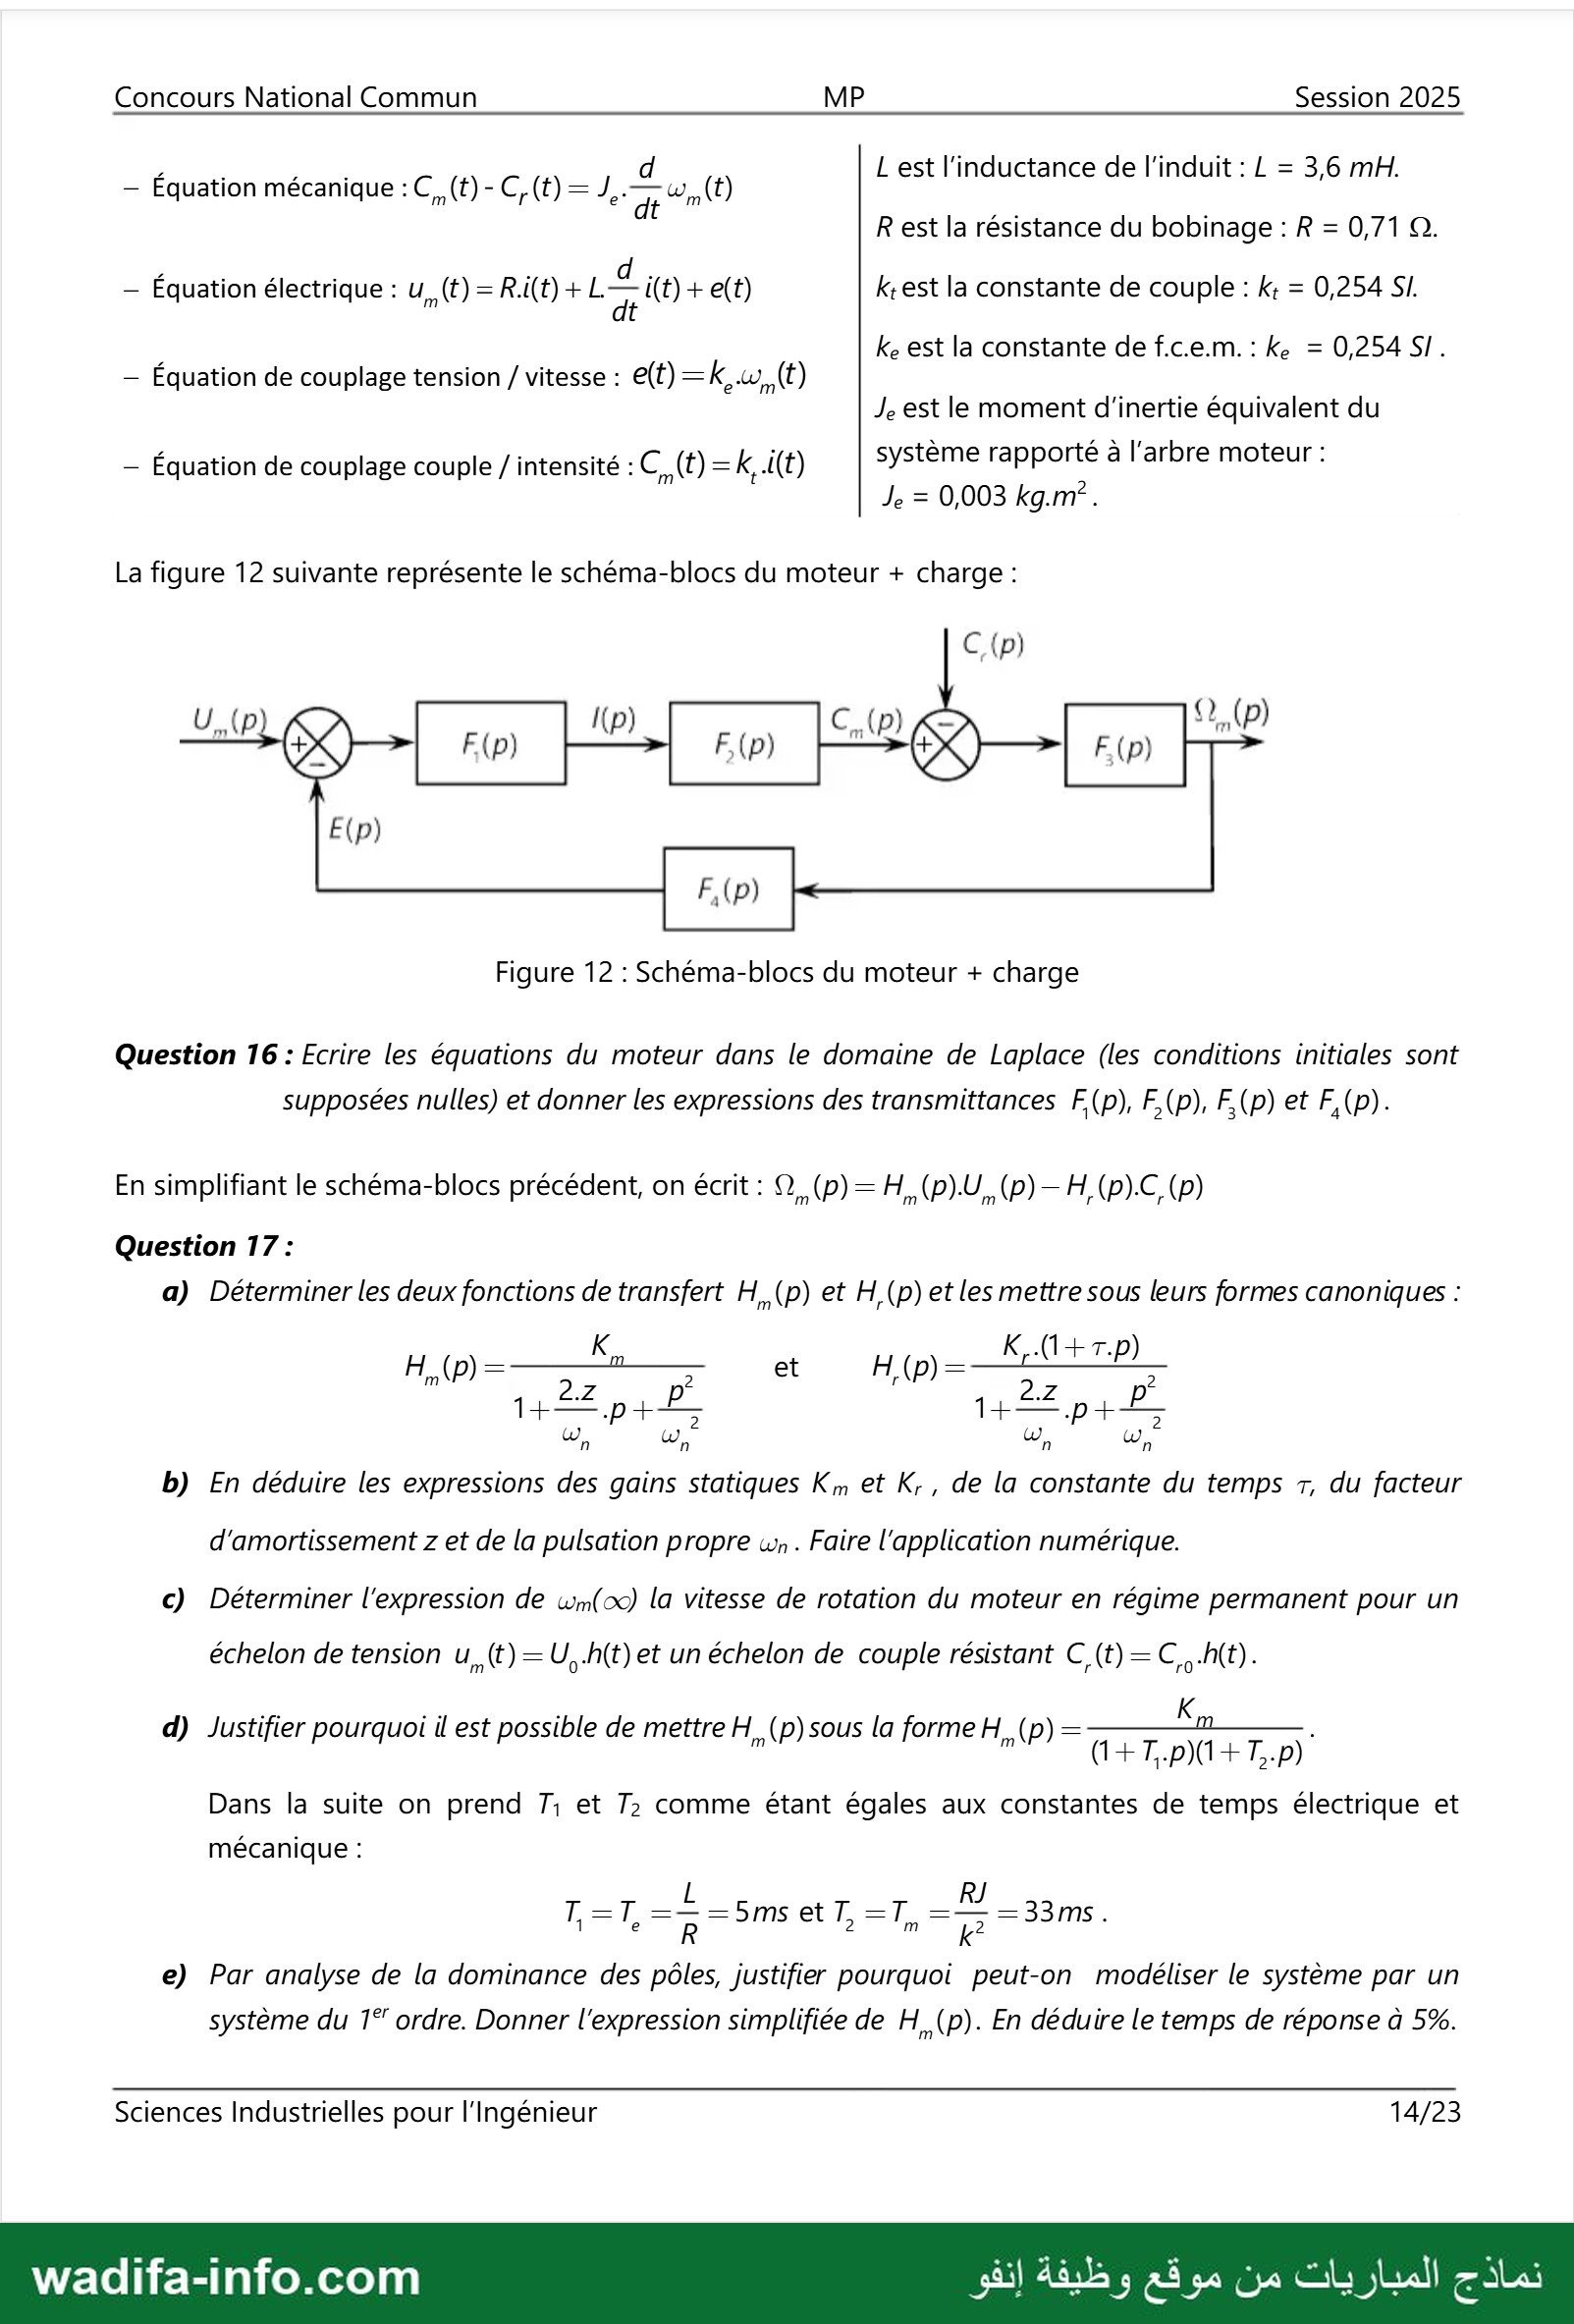
+ Égeatlomméearues€ Matte 0س فر Lest l'inductance de l'induit : L = 3,6 7
R est la résistance du bobinage : R = 0,71 Q.
— Équation électrique : u,,(t) = R(E) + LE i(t) + e(t) k-est la constante de couple : k: = 0,254 5!
l ke est la constante de f.c.e.m.: ke = 0,254 5٠
— Équation de couplage tension / vitesse : e(t) ح kw, (€)
Je est le moment d'inertie équivalent du
— Équation de couplage couple / intensité : C.(t) =K,.i(t) système rapporté à l'arbre moteur :
Je = 0,003 kg.m°.
La figure 12 suivante représente le schéma-blocs du moteur + charge :
.ل )0( KD I(p) C, (p) (2, (p)
EX) F(p) (م)5 Ep)
Figure 12 : Schéma-blocs du moteur + charge
Question 16 : Ecrire les équations du moteur dans le domaine de Laplace (les conditions initiales sont
supposées nulles) et donner les expressions des transmittances F(p), F,(p), F,(p) et F, (p).
En simplifiant le schéma-blocs précédent, on écrit : Q (p)=H )م(.ل (p)—H (p).C (p)
Question 17 :
a) Déterminer les deux fonctions de transfert H,(p) et H,(p) et les mettre sous leurs formes canoniques :
K K,.(1+ T.p)
H. (p) — وح ا et H, (p) حت STE
2 م 227 م
ادو ل لان nr عل دو
ون ونا W,, w,
b) En déduire les expressions des gains statiques ما et K;, de la constante du temps 7, du facteur
d'amortissement z et de la pulsation propre مس . Faire l'application numérique.
c) Déterminer l'expression de wh(x) la vitesse de rotation du moteur en régime permanent pour un
échelon de tension u,.(t)=U,.h(t) et un échelon de couple résistant C(t)=C, .h(#).
d) Justifier pourquoi i est possible de mettre H, (p)sous la formeH, (p)=-—1—
(LD Gp)
Dans la suite on prend 711 et 7: comme étant égales aux constantes de temps électrique et
mécanique :
1, < 1 = L - 5/15 611 =T, — 2 - 33/15
e R m k°
e) Par analyse de la dominance des pôles, justifier pourquoi peut-on modéliser le système par un
système du 19 ordre. Donner l'expression simplifiée de H.(p). En déduire le temps de réponse à 5%.
Sciences Industrielles pour l'Ingénieur 14/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
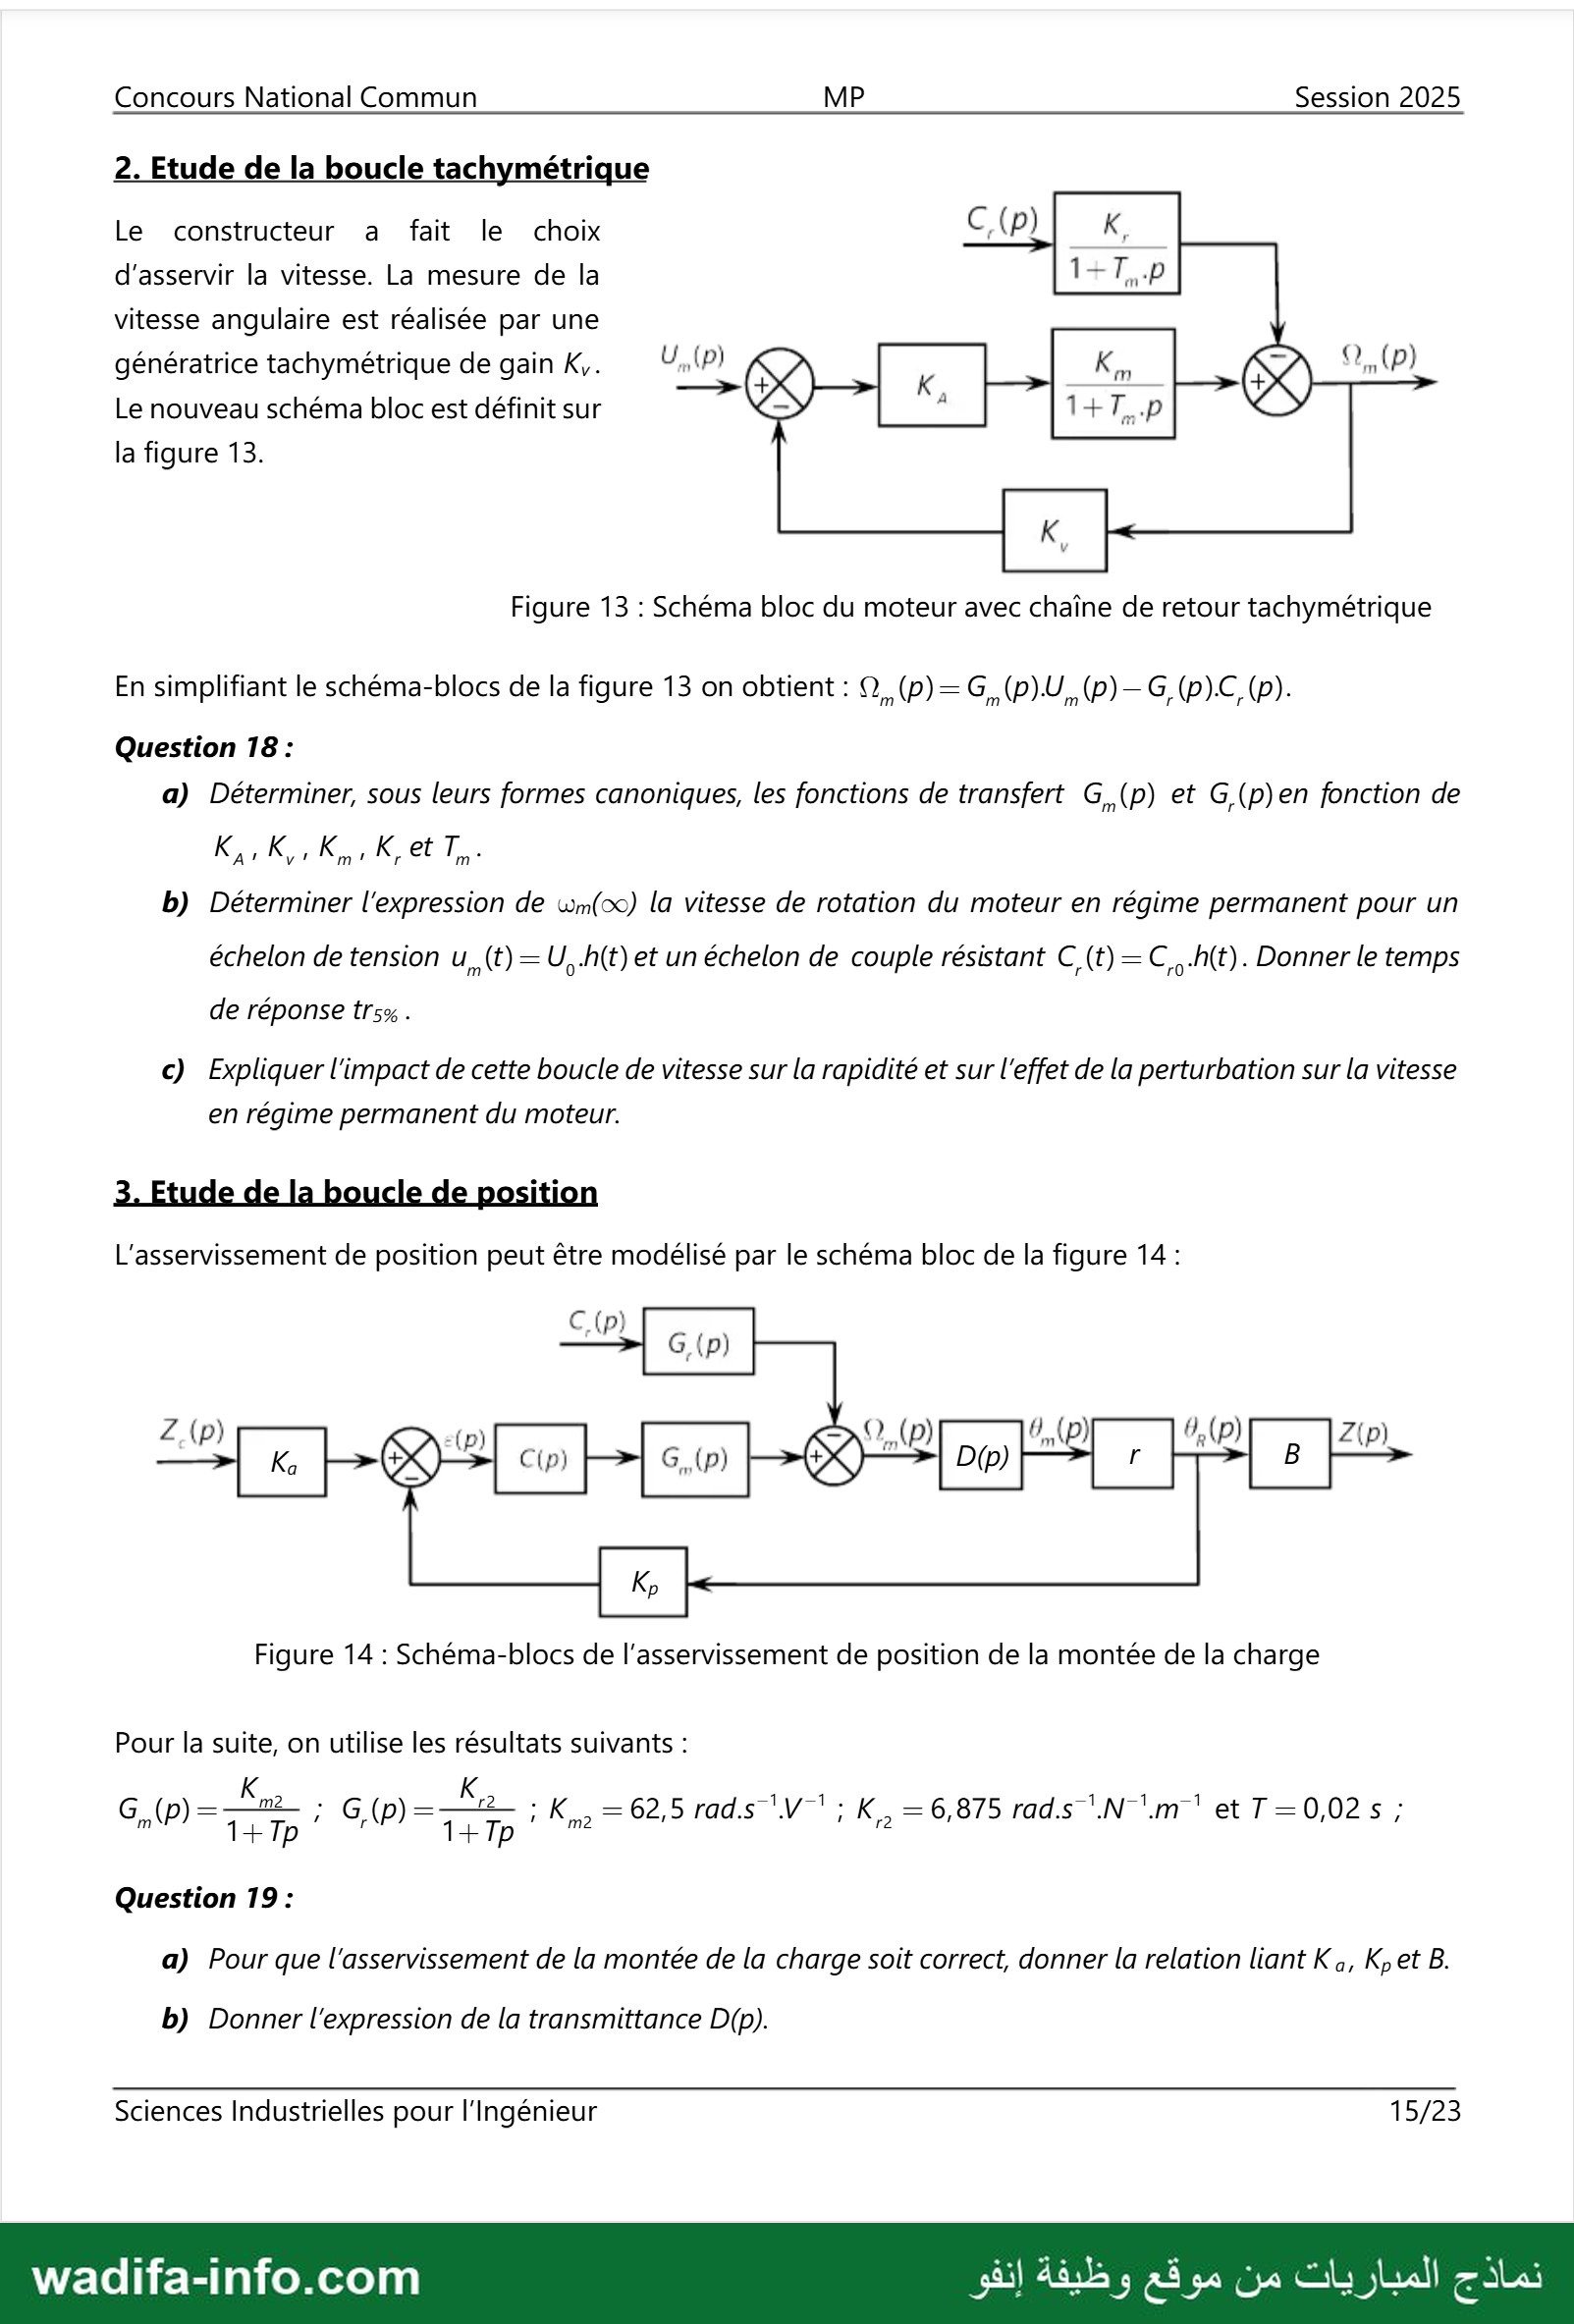
2. Etude de la boucle tachymétrique
Le constructeur a fait le choix C,(p) K,
d'asservir la vitesse. La mesure de la 1+7,.p
vitesse angulaire est réalisée par une
énératrice tachymétrique de gain K,. امام K. Q,,(p)
9 م | 2 عام 8و 06و18 6 ©
Le nouveau schéma bloc est définit sur D 1+ 0
la figure 13.
Figure 13 : Schéma bloc du moteur avec chaîne de retour tachymétrique
En simplifiant le schéma-blocs de la figure 13 on obtient : Q )0( - 6 (p)U, (p)—G (p)C (p).
Question 18 :
a) Déterminer, sous leurs formes canoniques, les fonctions de transfert 6.)0( et G(p)en fonction de
1 ال د BUT
b) Déterminer l'expression de wn() la vitesse de rotation du moteur en régime permanent pour un
échelon de tension u,.(t) = ل .h(t) et un échelon de couple résistant C (t)=C. .h(t). Donner le temps
de réponse trss .
c) Expliquer l'impact de cette boucle de vitesse sur la rapidité et sur l'effet de la perturbation sur la vitesse
en régime permanent du moteur.
3. Etude de la le d iti
L'asservissement de position peut être modélisé par le schéma bloc de la figure 14:
(م) : (م)2 Q,(p) bp) رطام Z(p)
5 و لاوم Ce
Figure 14 : Schéma-blocs de l'asservissement de position de la montée de la charge
Pour la suite, on utilise les résultats suivants :
G (p}=—2 ; G(p}=—< ; K,,=62,5 60.5 :ايا K,=6,875 rad.s الا 0 et T=0,02s ;
7 1+7p ١ 1+10 | 7 É
Question 19 :
a) Pour que l'asservissement de la montée de la charge soit correct, donner la relation liant K,, K, et B.
b) Donner l'expression de la transmittance D(p).
Sciences Industrielles pour l'Ingénieur 15/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
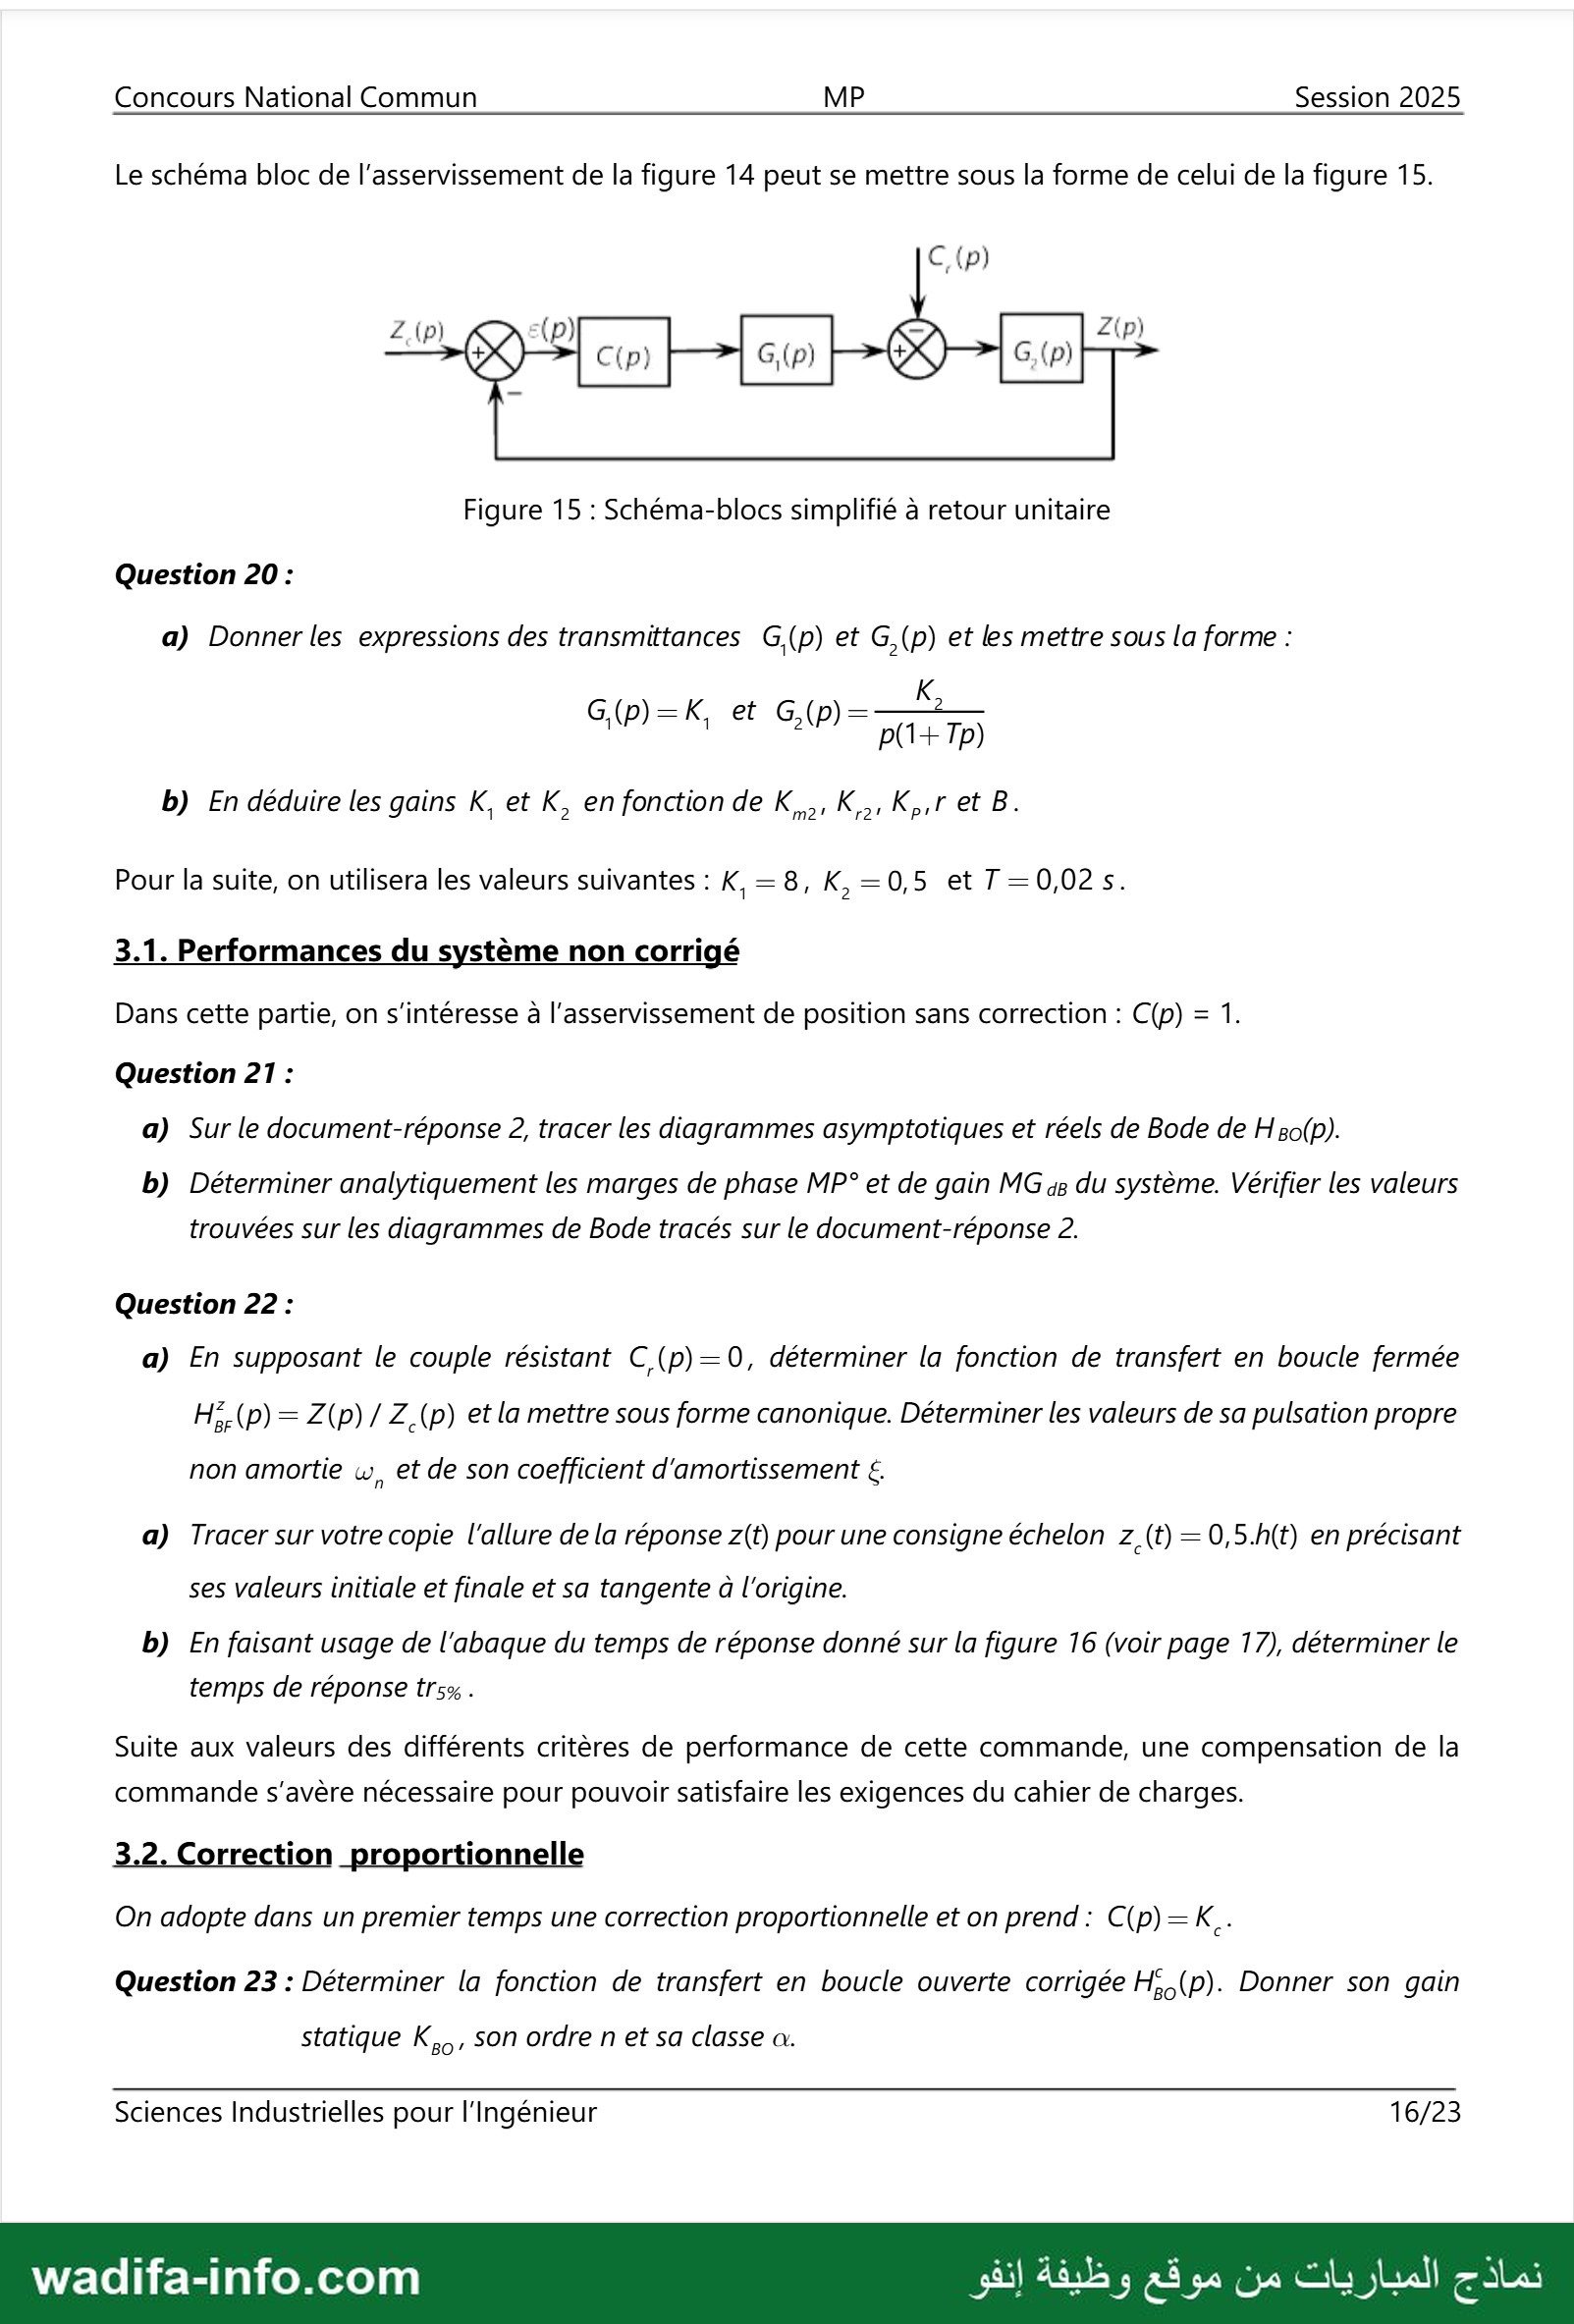
Le schéma bloc de l'asservissement de la figure 14 peut se mettre sous la forme de celui de la figure 15.
Zip) KP) GP. | Z{p)
7 (م),6 ب" (م)/6 " (م)©
Figure 15 : Schéma-blocs simplifié à retour unitaire
Question 20 :
a) Donner les expressions des transmittances G,(p) et G,(p) et les mettre sous la forme :
G(p)=K, et G,(p)=— 9
b) En déduire les gains K, et K, en fonction de دس" K,,,K,,r et B.
Pour la suite, on utilisera les valeurs suivantes : ,ا - 8, K, - 0,5 et 7 - 002 5.
3.1. Performances du système non corrigé
Dans cette partie, on s'intéresse à l'asservissement de position sans correction : C(p) = 1.
Question 21 :
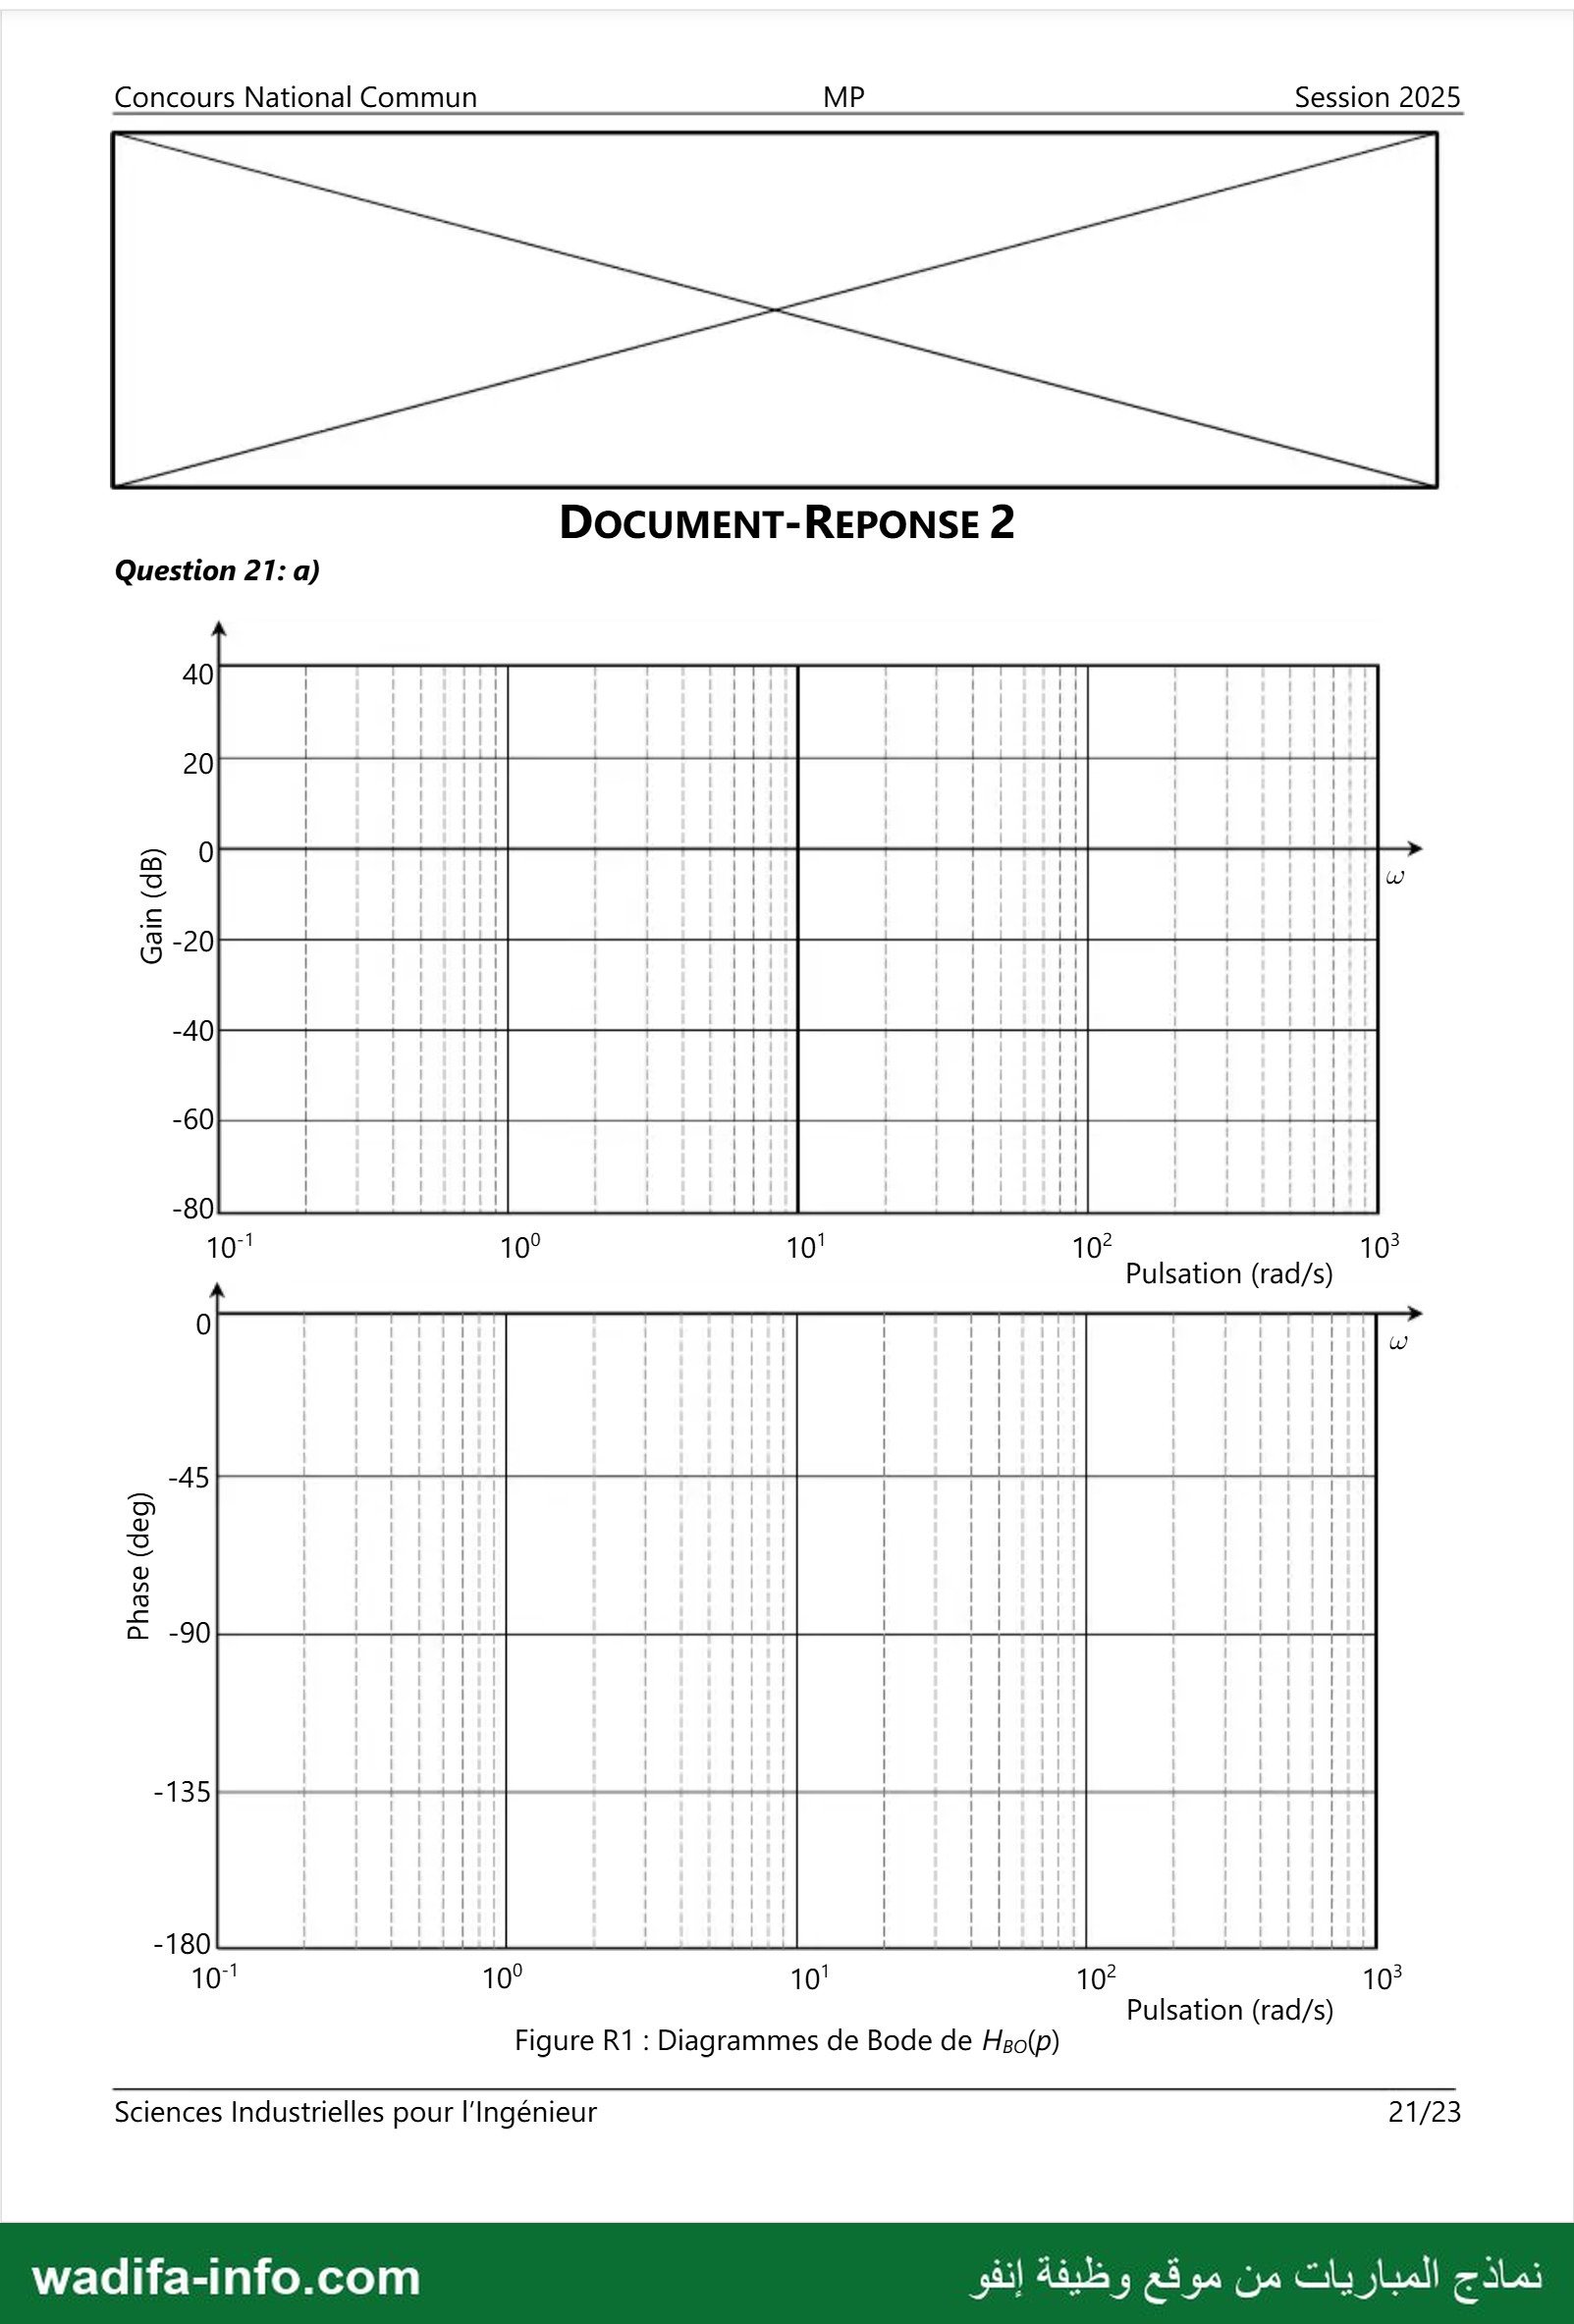
a) Sur le document-réponse 2, tracer les diagrammes asymptotiques et réels de Bode de Hs0(p).
b) Déterminer analytiquement les marges de phase MP° et de gain MG 4 du système. Vérifier les valeurs
trouvées sur les diagrammes de Bode tracés sur le document-réponse 2.
Question 22 :
a) En supposant le couple résistant C (p)—0, déterminer la fonction de transfert en boucle fermée
H;.(p) = (م)2 / Z,(p) et la mettre sous forme canonique. Déterminer les valeurs de sa pulsation propre
non amortie w, et de son coefficient d'amortissement £.
a) Tracer sur votre copie l'allure de la réponse z(t) pour une consigne échelon z (t) — 0,5.h(t) en précisant
ses valeurs initiale et finale et sa tangente à l'origine.
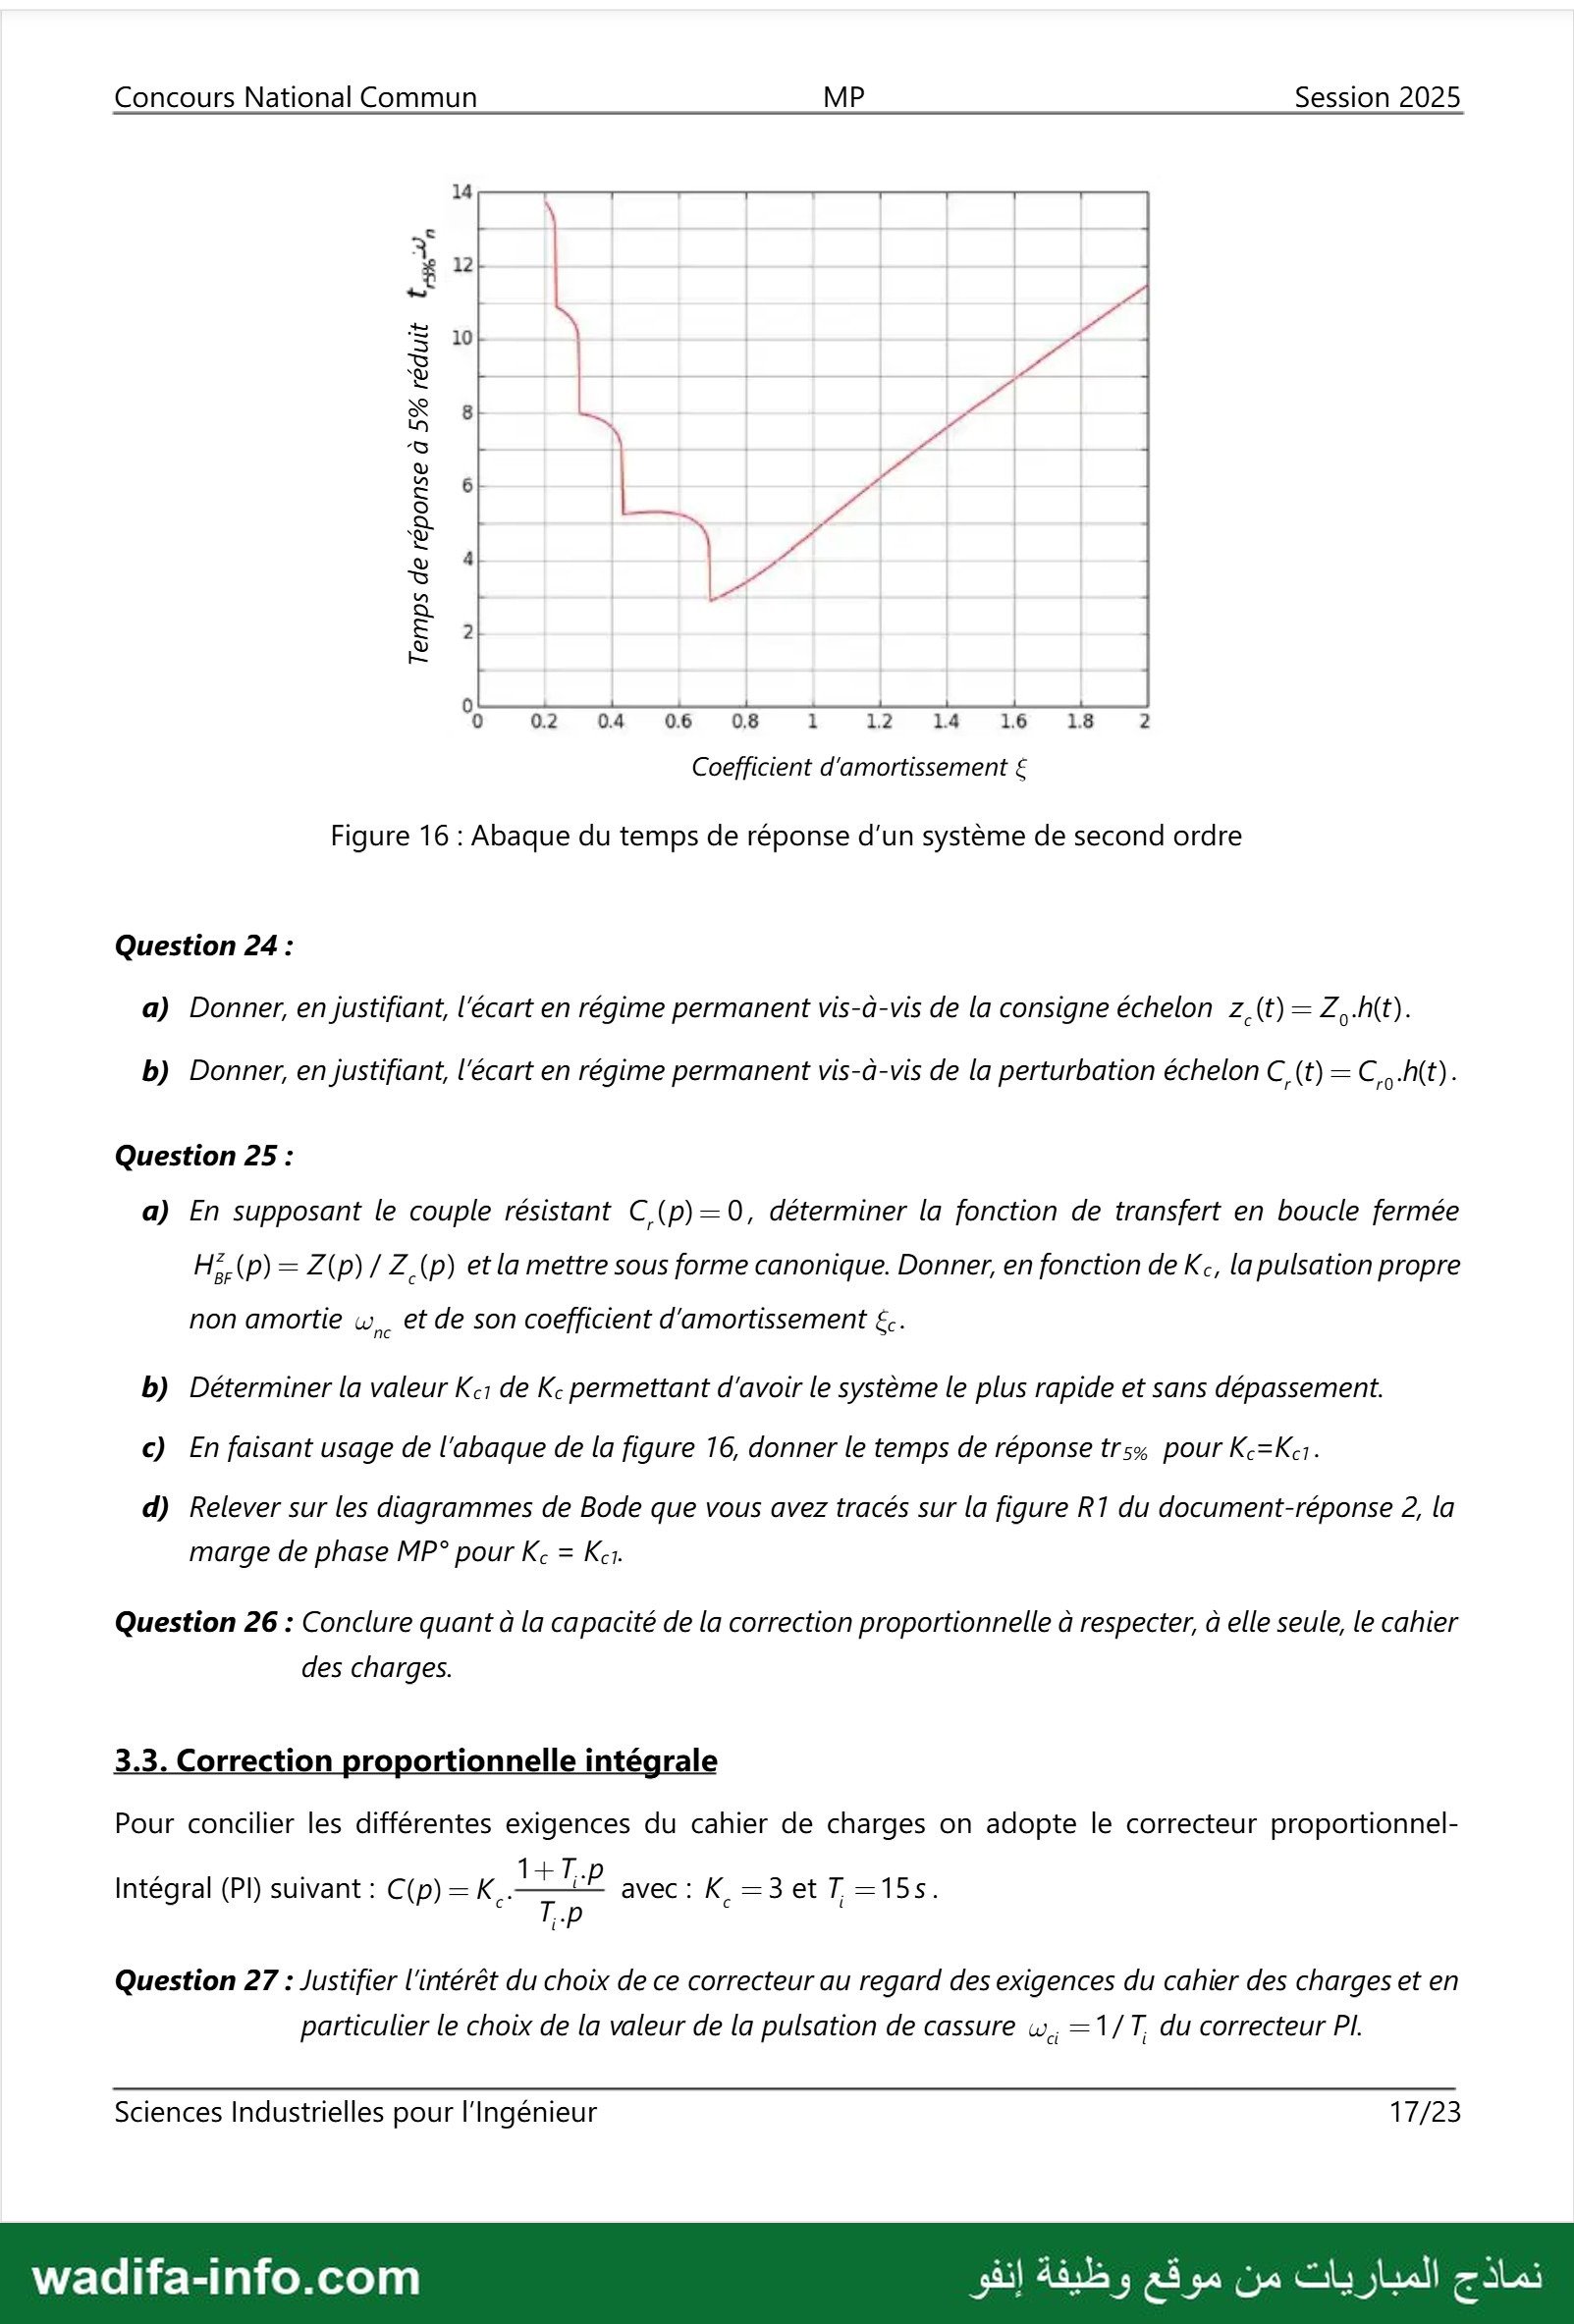
b) En faisant usage de l'abaque du temps de réponse donné sur la figure 16 (voir page 17), déterminer le
temps de réponse trsx .
Suite aux valeurs des différents critères de performance de cette commande, une compensation de la
commande s'avère nécessaire pour pouvoir satisfaire les exigences du cahier de charges.
3.2. Correction proportionnelle
On adopte dans un premier temps une correction proportionnelle et on prend: C(p)=K'.
Question 23 : Déterminer la fonction de transfert en boucle ouverte corrigée H;-(p). Donner son gain
statique ,رو son ordre n et sa classe a.
Sciences Industrielles pour l'Ingénieur 16/23
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun MP Session 2025
= 10 | هي
5 | pe |
[an] F بي
e 6! | يح
a | Le
9 02 04 06 08 1 12 14 16 18 2
Coefficient d'amortissement £
Figure 16 : Abaque du temps de réponse d'un système de second ordre
Question 24 :
a) Donner, en justifiant, l'écart en régime permanent vis-à-vis de la consigne échelon z,(t)= Z,.h(t).
b) Donner, en justifiant, l'écart en régime permanent vis-à-vis de la perturbation échelon C (t) = €, .h(t).
Question 25 :
a) En supposant le couple résistant C(p)—0, déterminer la fonction de transfert en boucle fermée
H°,.(p) = Z(p) / Z'(p) et la mettre sous forme canonique. Donner, en fonction de K:, la pulsation propre
non amortie w,, et de son coefficient d'amortissement 56
b) Déterminer la valeur K:1 de Kc permettant d'avoir le système le plus rapide et sans dépassement.
c) En faisant usage de l'abaque de la figure 16, donner le temps de réponse trs pour K:=Ki1.
d) Relever sur les diagrammes de Bode que vous avez tracés sur la figure R1 du document-réponse 2, la
marge de phase MP° pour Ke = ا
Question 26 : Conclure quant à la capacité de la correction proportionnelle à respecter, à elle seule, le cahier
des charges.
3.3. Correction proportionnelle intégrale
Pour concilier les différentes exigences du cahier de charges on adopte le correcteur proportionnel-
; 14h
Intégral (PI) suivant : C(p) - Ke avec : K,.=3 et T —15s.
Question 27 : Justifier l'intérêt du choix de ce correcteur au regard des exigences du cahier des charges et en
particulier le choix de la valeur de la pulsation de cassure ده —1/T,; du correcteur PI.
Sciences Industrielles pour l'Ingénieur 17/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
Question 28 :
a) Donner, en justifiant, l'écart statique 5 en régime permanent vis-à-vis d'une consigne échelon
د20 6.
2 م con عن ا ة ا
b) Donner, en justifiant, l'écart de poursuite € مزرمرمو en régime permanent كالا-0-كالا d'une consigne rampe
Z,(t)=V, tu(t).
c) Donner, en justifiant, l'écart statique Sue en régime permanent vis-à-vis de la perturbation échelon
OC. HET.
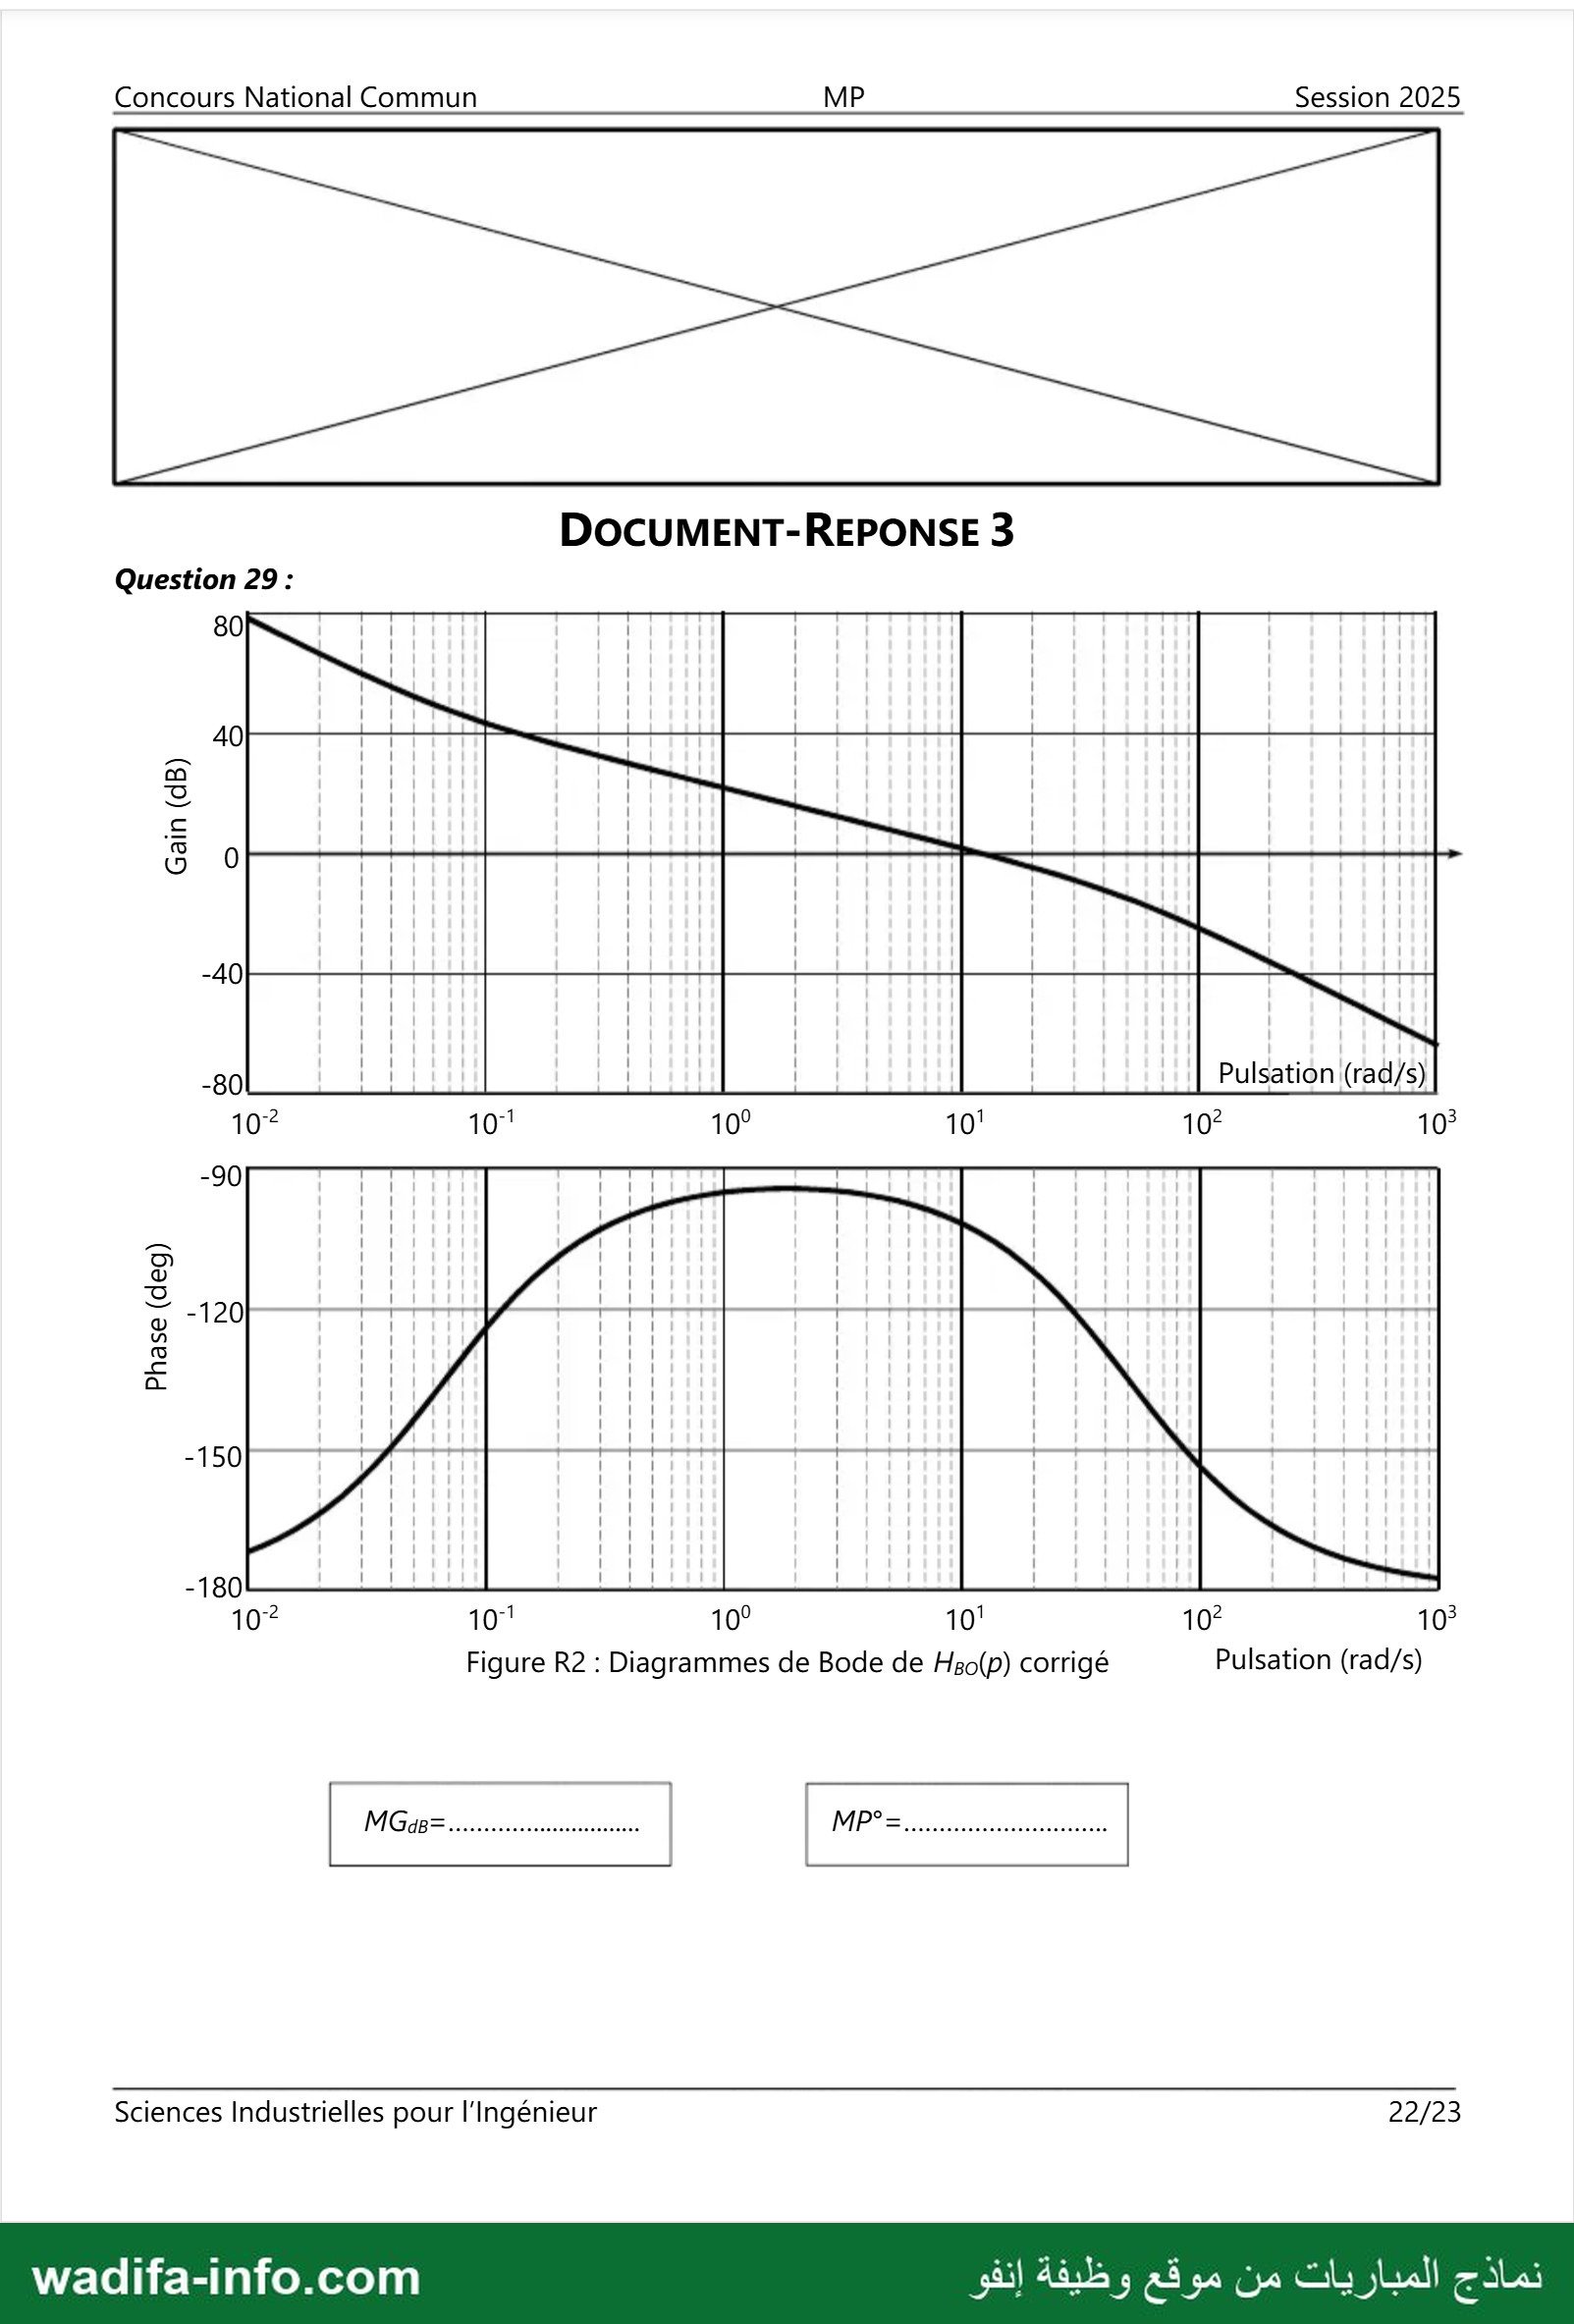
La figure R2 du document-réponse 3 représente les diagrammes de Bode de la F.T.B.O. corrigée.
Question 29 : Sur la figure R2 du document-réponse 3, repérer et relever les nouvelles marges de gain MG ٠
et de phase MP°.
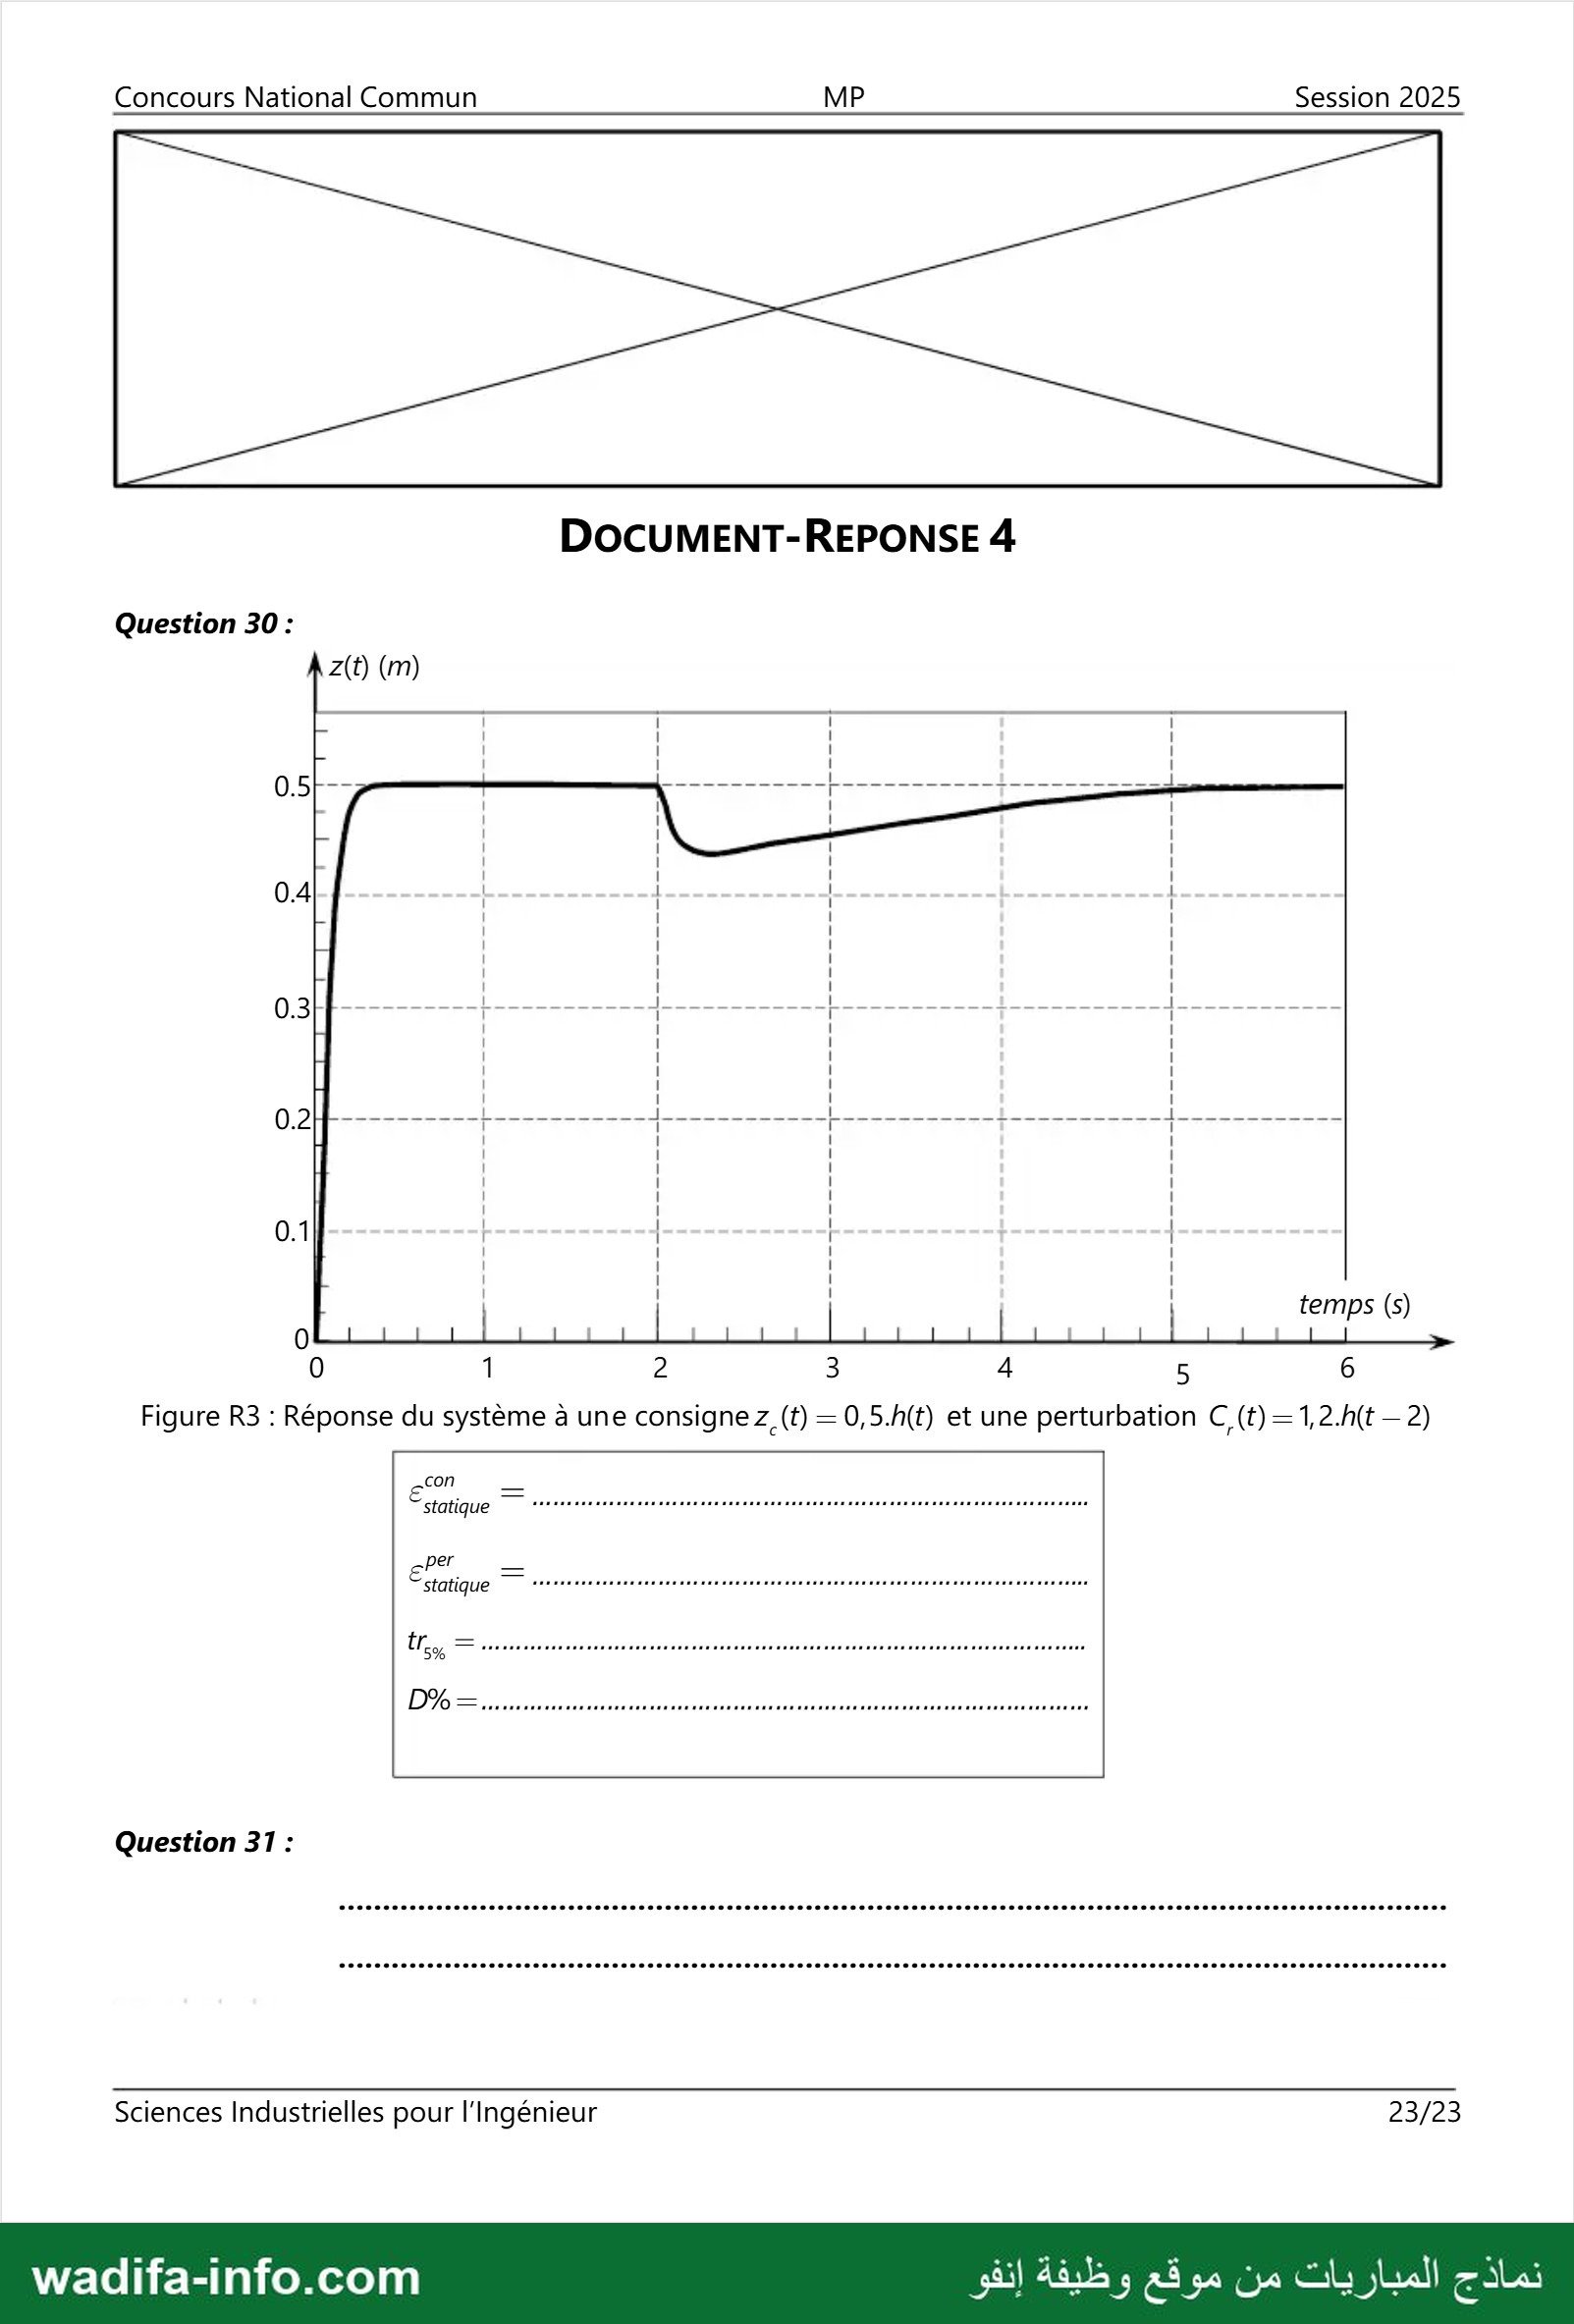
La figure R3 du document-réponse 4 représente la réponse corrigée de l'asservissement à un échelon de
consigne et à un échelon de perturbation retardé de 25 le temps nécessaire pour que la position z(t)
atteigne sa valeur permanente suite à l'échelon de consigne.
Question 30 : Sur la figure R3 du document-réponse 4, repérer et relever :
— L'écart statique اب en régime permanent vis-à-vis de la consigne échelon z,(t) = 0,5.h(t).
— L'écart statique Eine en régime permanent vis-à-vis de la perturbation échelon
C(E)=1,2.h(F 2).
— Le temps de réponse trsx.
— Le dépassement D%.
Question 31 : Conclure sur la capacité du correcteur PI à respecter les exigences du cahier de charges
(répondre sur le document-réponse À).
Fin de l'énoncé.
Sciences Industrielles pour l'Ingénieur 18/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
DOCUMENT-ANNEXE
Bdd Cellule semi-automatisée de soudage
«block »
Axes motorisés
X,Y,Z,WetA
«block » «block »
Palpeur Poste à souder
TIG et plasma à
courant continu
«block »
Potence
«block » « system » «block »
STORE de Cellule semi- Capteur de
gestion automatisée de présence
«block » «block » «block »
Camera Positionneur Boitier manuel
de commande
«block » «block »
Codeur Axes motorisés
incrémental B,CetU
Diagramme de définition des blocs (bdd)
Sciences Industrielles pour l'Ingénieur 19/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
DOCUMENT-REPONSE 1
Partie A- Exercice préliminaire (Noté 4 points sur 20)
OUR TE nn mrmmonememmemenmmemamemomsmemnommmamusvsm“,rm<“masmse
Liaison و
transmissibles
Encastrement و2 N
A 23 N XV, 7
ll ٠ | ess
a | a Art
x | تت rs À ps 3
A بن ب 7:2(
Question 3 :
(ه IR )= با
DUC لمعيه معد يميه ممت يعي يعي معي ممع ممع مسف مم متسس سمس سس ك (و617/78
OR ee جهتنت هتوم
سمس النيسسسنسمسسسيسسسسنسسنمسسمسسفسسمسسسسسمسمسلسسمسسسسمسسممسسمسسسسسسسمه 180 1)6 ل
Question 4 :
Sciences Industrielles pour l'Ingénieur 20/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
DOCUMENT-REPONSE 2
Question 21: a)
1 للك mani OI DIU
/ Bail Ball UCI DH
D (02
!1ك ااا ال LEE
1 Ban CL CLIN LU
ل كا ل Ban DIN DIU
1071 108 10! 10° | 10°
Pulsation (rad/s)
| CHAUD D اق DH
ا | ا | | 0 9 مل
L 1 8 0 | | ا ا ا l
107 10° 10! 10? 10°
Pulsation (rad/s)
Figure R1 : Diagrammes de Bode de Hzso(p)
Sciences Industrielles pour l'Ingénieur 21/23
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
DOCUMENT-REPONSE 3
Question 29 :
40 li |
_ لبا ,
-40 مح ض RU
-80 CL LH LL Pulsation (rad/s)
10 10° 10° 10! 10? 10°
-90 الب | أ |
ام | | D | 1
D | | E Li
D 120 ١ ١ ١ T II رين ل
G | | ١ ١ | |
€ ١ | ١ ٠ 1 |
= | | ١ ١ ١ ١
-180 إ لا Ni
107 10° 10° 10! 10? 10°
Figure R2 : Diagrammes de Bode de Hso(p) corrigé Pulsation (rad/s)
MO MP = nn
Sciences Industrielles pour l'Ingénieur 22723
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun MP Session 2025
DOCUMENT-REPONSE 4
Question 30 :
Z(t) (M)
ا اا ا 05
| ض ض | 04
جيه بجوو رقنا موا LS Où DORE جاه يواج موجن الو ان D سات }0.2
temps (s) | |
| 1 1 1 0
6 5 4 3 2 1 0
Figure R3 : Réponse du système à une 01059062 (t) = 0,5.h(t) et une perturbation C(t)=1,2.h(t — 2)
عم مع مه عام ما مع ع عام مع مارم عع ماما عا مع م ماقم مام عع مم ف ماه مقع عم فاه فا مما مم ممم =
Question 31 :
Sciences Industrielles pour l'Ingénieur 23/23
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Organisme : Ministère de l'Enseignement Supérieur, de la Recherche Scientifique et de l'Innovation — Concours National Commun · 2025 — Copie issue de : archive de modèles de concours — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/3963/modele-de-concours-cnc-2025-sciences-industrielles-pour-l-ingenieur-filiere-mp-concours
