

Modèle de concours de recrutement des techniciens spécialisés — ONEE — Électromécanique — QCM 11 à 30 et partie 2
⬇️ Télécharger le PDF Adresse permanente : wadifa-info.com/fr/modele-concours/2245
En bref
Ce document est une ancienne épreuve écrite du concours de Technicien spécialisé organisé par Office National de l'Électricité et de l'Eau Potable (ONEE), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Office National de l'Électricité et de l'Eau Potable (ONEE)
- Grade
- Technicien spécialisé
- Spécialité
- Électromécanique
- Pages
- 6
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
١ : | 5 جد Quelle est l'équation dela 11 ا WZ . | ا Le TL FE 2 | : . إٍ F=XY+YZ+y.z لا CT F=XZ4YZ+rZ : | أ د + FeXZHXYErNZ لا ا Quelles sont les applications typiques du moteur série 7 | = * : -12 إ 1 رٍ م C] Domaine de traction En Domaine de manutention Lu À لا ً« CT Domaine de production à "énergie électrique ١ .. 12,5 | ٠ | Comment faire varier la fréquence de rotation d’un moteur DC 08 aimants -13 permanents ? 5 ١ : : | CT Paraction sur le flux | | , nu + action sur la tension ٠ ١ | جو C] Paraction sur la charge ٠ &° | 123 ١ ل Quel est le dispositif permettant de créer un champ magnétique touruant : -14 : bine fixe parcourue par un courant sinusoïdal monophasé L 0 80 لا bus se # ات" | CT Bobine fixe parcourue par. un courant continu | Bobine en mouvement rotatif, parcourue per un courant sinusoïdal ٠٠ لا . LS إ: ١ | | "م monophasé : TJ Bobine er mouvement rotatif parcourue par un courant.continu 12,5 . Un alternateur hexa polaire produit un réseau triphasé de 220V-60HZ, - -15 ل ) | - ? quelle est la vitesse d'entrainement du rotor م هم ٍ ف“ مص 1200 لا t/mn 0 | | É + 900 - لا 600t/mn : ; | . 12,5 لا dé- Pourquoi le Moteur asynchrone à vide consomme-tcil de la puissance _ réactive ? 0" : ٍ : | ل : CT Pour produire des pertes joules P; produire us. courant magnétisant : 5 ده لأ - Pour assurer ses pertes électromagnétiques P, 12,5 | , لا : نماذج المباريات من موقع وظيفة إنفو wadifa-info.com ١ A7-Un moteur triphasé est alimenté par un réseau triphasé de fréquence 50 Hz, à ١ l'arrêt sou glissement est égal à : ; Do. لا , + ل + لا" 3 12,5 ّّ - 18-Identifier la nature du convertisseur (C) reliant le moteur au réseau ١ | CI onduleur : Résa | | لا redresseur commandé 1 1 | لا cycloconvertisseur ِ 8 7 لا redresseur non commandé ونا 0 U (M) : 8 19- Quelle est l’équation d'activation de étape de rang n : À 3 ٍ ٍ . Xn = جو 4 Ry ca Xx) ٠ وا | | | pe Be | : ب لا Xa= أ + متام Res LS : 1 - ا ا KeGR At بير ,. teen 1 | : : : À 12,5 : | 20-Le schéma ci-dessous représente: ١ 2 | 0 #2 HR: : dl . . : ne Csectur de ا 2 ' ل 1 انا ب" ل“ 083588 الس ا لهذا د << الس اص ا : | Capteur l Re 7 niveau has L | de débit CUT VERSER : ss ere L LT à Létcteurde 0 . | 8, Ft لي $ à | tenmératiure وت بجنة : 030317 de | | Eremion تحاص جا ٠٠ : | و + ف" : 251 ها لا" procédé de régulation de température Cl. Un procédé de régulation de niveau do لا Un procédé de réguiation de dépit ٠ 0 | . ÉLECTROMÉCANIQUE . … TECHNICIEN SPÉCIALISÉ Fagez : AIR wadifa-info.com نماذج المباريات من موقع وظيفة إنفو ‘| 21-Ce symbole représente : : بس vanne de régulation 67 - : 1 actio aneur pneumatique à membrane avec 1 : - positionneur | > 1 لا Uneélectrovanne © © à 1 / | 22- Sur le schéma ci-dessous on désire régler la vitesse de sortie du vérin ZA on i : utilise : 4 : : | 1 zh مدع ل“ لا Un limiteur de débit bidirectionnel 2° | | الي | ONE: | ٠ لا Unciapet non retour | ل RU : . © Unlimiteur de débit unidirectionnel : 1@ as نح لا Autreséléments , Lo ds u , 2c 08 م ال ”ا ب | 23-00 la désignation de l'outil de manutention suivant : ١ ١ ”# | CT Letranspalete a ل 0 : ن Le pont roulant | ب ال 1 7+ ف | | لا Le chariot automoteur | | "Le rouleur ف“ de NT لا Lelévier à galets. +, Re. sn 5 | | 24: quel est le nom de Pappareil suivant ? ١ RE 8 : نل | : » | TR Nes | © لا Profondeur L | "م | 8 حك ل Manomètre + . 3 | نب ب سمخ * 8 Comparateur ايه ا a | a. Be © لا Thermomètre | 5 À لد ّ | 8 Horloge ل »« | 18 0 8 . | | à ل 0 | 25- Le changement d’un roulement de l’arbré d’un moteur électrique tout les . : cing ans est une opération de maintenance : | لا Coirective ذ" | لا Systématique | ss | ‘2 (A Conditionnelle . ان 125 : CT Curative | ÉLECTROMÉCANIQUE. TECHNICIEN للبم 7 Page wadifa-info.com نماذج المباريات من موقع وظيفة إنفو : 26-On considère l’ajustement suivant : 211238728 يمجع . à ._ Max + 54 | 2 FL. Alésage: 2112 18 A | _ Max 36 - َ . Min 0 rbre: 8 Min —60 | C] L'ajustement sera avec jeu 1 د ال | | | CT] L'ajustement sera avec $errage \ 01 | . | Ë لا L’ajustement sera incertain pe SNS الح حت . | 27- Quel est ie type de jeu illustré par la figure ? C Jeuaxiai | 1 أن : : لا Jeuentorsion . | mi = . لا Jeuradial: | } 1 ا ٍ ا Jeuparalièle ل" — j : نا Jeu angulaire > : / 25 Î | 28- Identifier le type d’accouplement représ ant ci-dessous ? = "م : ل 2 Accouplement Joints de Cardau : = _— Re | Ê | جح TE ام-8 Ne د ل Accouplement élastique : : ذا ل Er 7 ا : ‘ لا “Accouplement Oidham ee 8 4 ia es ti : 8 ا 54 LES ل : DE N. sl es. | s لأ Accouplement rigide | DE pres — / 2,5 | :. 29-Le système schématisé ci-dessous est un système de trensformation de. Fr L: mouvement : ا | 3 . : ١ إ . ds C7: Per engrenage conique - : 2 ل ; = - Par deux poulies et galet et courroie . 5 ما J Par came disque et galet. LH CLP FS | CT عوط engrenage droit. 2 L: C1 عوط engrenage à roue et vis sans fn ب VAS, à: 30-Le réducteur proposé a les Caractéristiques suivantes : | ER Z1=32 : 2240 ; Z5= 18 ; Z4= 72 ; 222 22241 ١ 8 ١ 72230 و Ze= 17 ; 2334 ست/1500 حلا | : fun و Déterminer ia vitesse de sortie No ? MR * 8 ! : 0 0-1 ESS ER 72 الا N=110tmin اجلصى” 0 .' : اقل حو ل tmin أيدر ]ا + 0 مله 5 حور ITS رذ 0 ] = | لش ÉLECTROMÉCANIQUE TECHNICIEN SPÉCIALISÉ Page & wadifa-info.com نماذج المباريات من موقع وظيفة إنفو +‘ PARTIE N°2: ا St La fonction convertir de l'énergie électrique en énergie mécanique est réalisée par un moteur. : | L'énergie électrique se présente Sous deux formes : source alternative ou source continue, Nous . ١ : trouverons deux types de moteurs : à courant alternatif ou à courant continu. Le choix d'un moteur ٠ : dépend denombreux critères... ١ | Citer en quelques lignes les critères permettant le choix de la motorisation électrique / 10pt: Dans plusieurs applications, ces moteurs sont commandés par des cartes électroniques. Quels sont: ٠ les avantages et les inconvénients de la commande électronique des moteurs ? | 4Spt د FLECTROMÉCANIQUE TECHNICIEN SPÉCIAUISÉ Page? ٠ wadifa-info.com ج المباريات من موقع وظيفة إنفو Pour transmettre de lénergie mécanique d’un moteur électrique à un système mécanique, on utilise des moyens techniques de transmission de mouvement à meilleur rendement: : | * Citer les différentes solutions de transmissions de mouvement dans un système mécanique, : et donner un exemple d'application dechacun ‘ fllpt :. ÉLECTROMÉCANIQUE TECHANCIEN SPÉCIALUSÉ | Page8 . wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce modèle est l'épreuve d'électromécanique, niveau technicien spécialisé, d'un concours de recrutement de l'ONEE (autre session, année non indiquée sur les pages disponibles). Le scan commence à la page 3 : les pages 1 et 2 (page de garde et questions 1 à 10) manquent. On dispose des questions 11 à 30 du QCM, à 2,5 points chacune, et de la Partie 2 (/25 pts), composée de trois questions rédactionnelles. Voici une correction proposée de ces pages.
💡 Méthode : chaque question du QCM vaut 2,5 points, autant qu'un calcul. Ne perdez pas de temps sur une question de cours : répondez, puis gardez du temps pour la Partie 2, qui vaut 25 points à elle seule.
Partie 1 — QCM (questions 11 à 30)
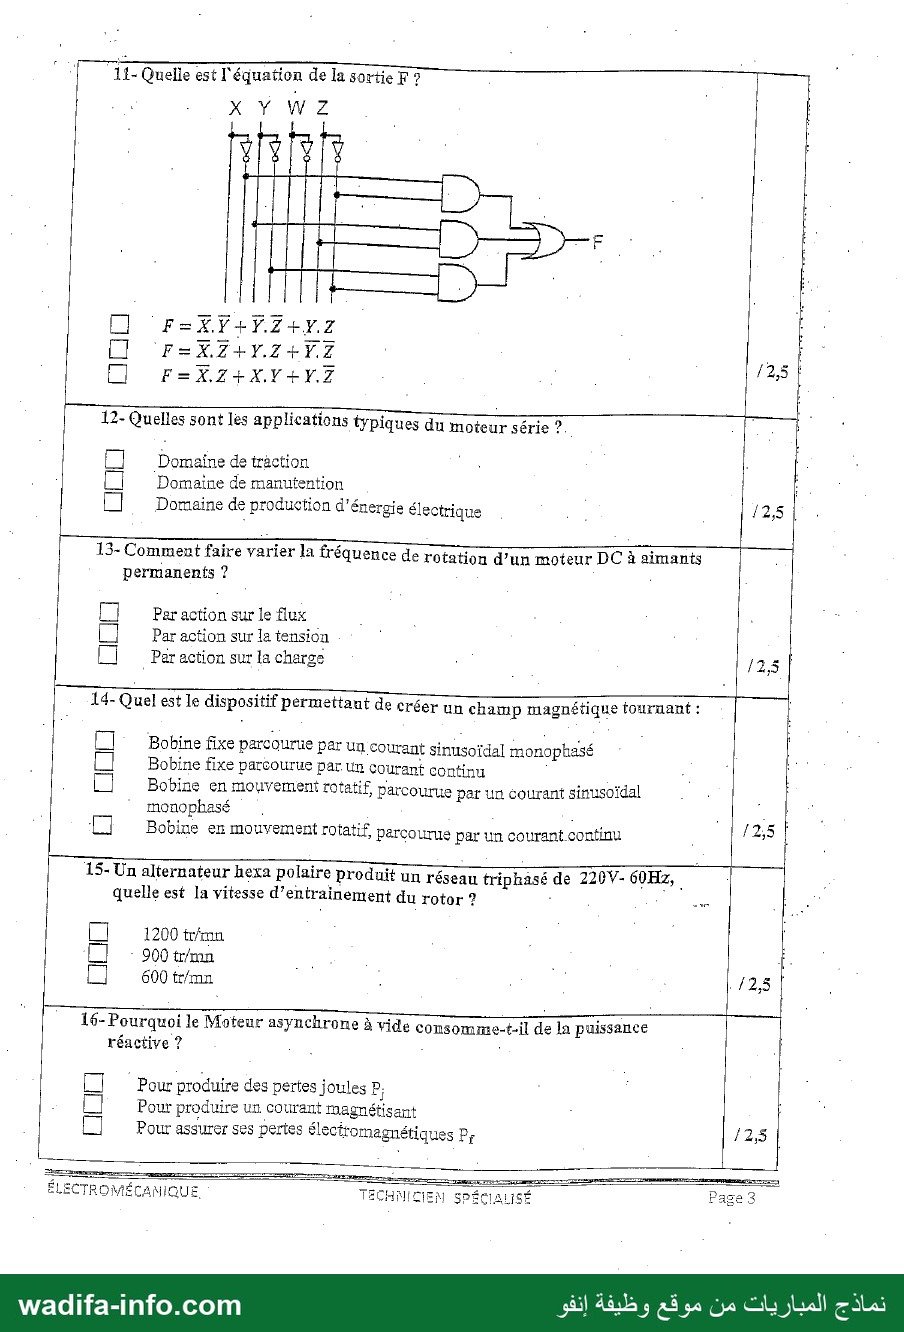
11) Équation de la sortie F — F = X̄·Z̄ + Y·Z + Ȳ·Z̄.
On suit les points de connexion sur les huit lignes (X, X̄, Y, Ȳ, W, W̄, Z, Z̄) :
• porte ET du haut : X̄ et Z̄ → X̄·Z̄ ;
• porte ET du milieu : Y et Z → Y·Z ;
• porte ET du bas : Ȳ et Z̄ → Ȳ·Z̄.
La porte OU les additionne : c'est la deuxième proposition. W n'est relié à aucune porte.
12) Applications typiques du moteur série — domaine de traction (réponse probable ; la manutention-levage est aussi admissible).
Le moteur série a un très fort couple au démarrage (T ≈ kI²) et sa vitesse s'adapte d'elle-même à la charge. On l'emploie donc en traction électrique (tramways, locomotives, chariots) et en levage (treuils, ponts roulants). Il est exclu en production d'énergie, et il ne doit jamais tourner à vide (risque d'emballement). Si une seule case est attendue, cochez « traction ».
13) Variation de vitesse d'un moteur DC à aimants permanents — par action sur la tension.
n ≈ (U − RI)/(kΦ). Avec des aimants, le flux Φ est fixe : le seul réglage possible est la tension d'induit U, fournie par un hacheur ou un redresseur commandé.
14) Dispositif créant un champ magnétique tournant — bobine en mouvement rotatif parcourue par un courant continu.
Une bobine alimentée en continu crée un champ fixe par rapport à elle. Si on la fait tourner, ce champ tourne avec elle : c'est le principe de la roue polaire d'un alternateur. Une bobine fixe en monophasé ne crée qu'un champ pulsant, et une bobine fixe en continu un champ fixe. L'autre moyen classique, trois bobines fixes alimentées en triphasé, ne figure pas parmi les propositions.
15) Alternateur hexapolaire, 60 Hz — 1 200 tr/min.
Hexapolaire = 6 pôles, donc p = 3 paires de pôles. n = 60·f/p = 60 × 60/3 = 1 200 tr/min.
16) Puissance réactive consommée à vide par le moteur asynchrone — pour produire un courant magnétisant.
Le moteur doit créer son champ tournant à travers l'entrefer. Ce courant magnétisant est presque en quadrature avec la tension : il consomme surtout de la puissance réactive, d'où un cos φ à vide faible. Les pertes Joule et les pertes fer sont, elles, des puissances actives.
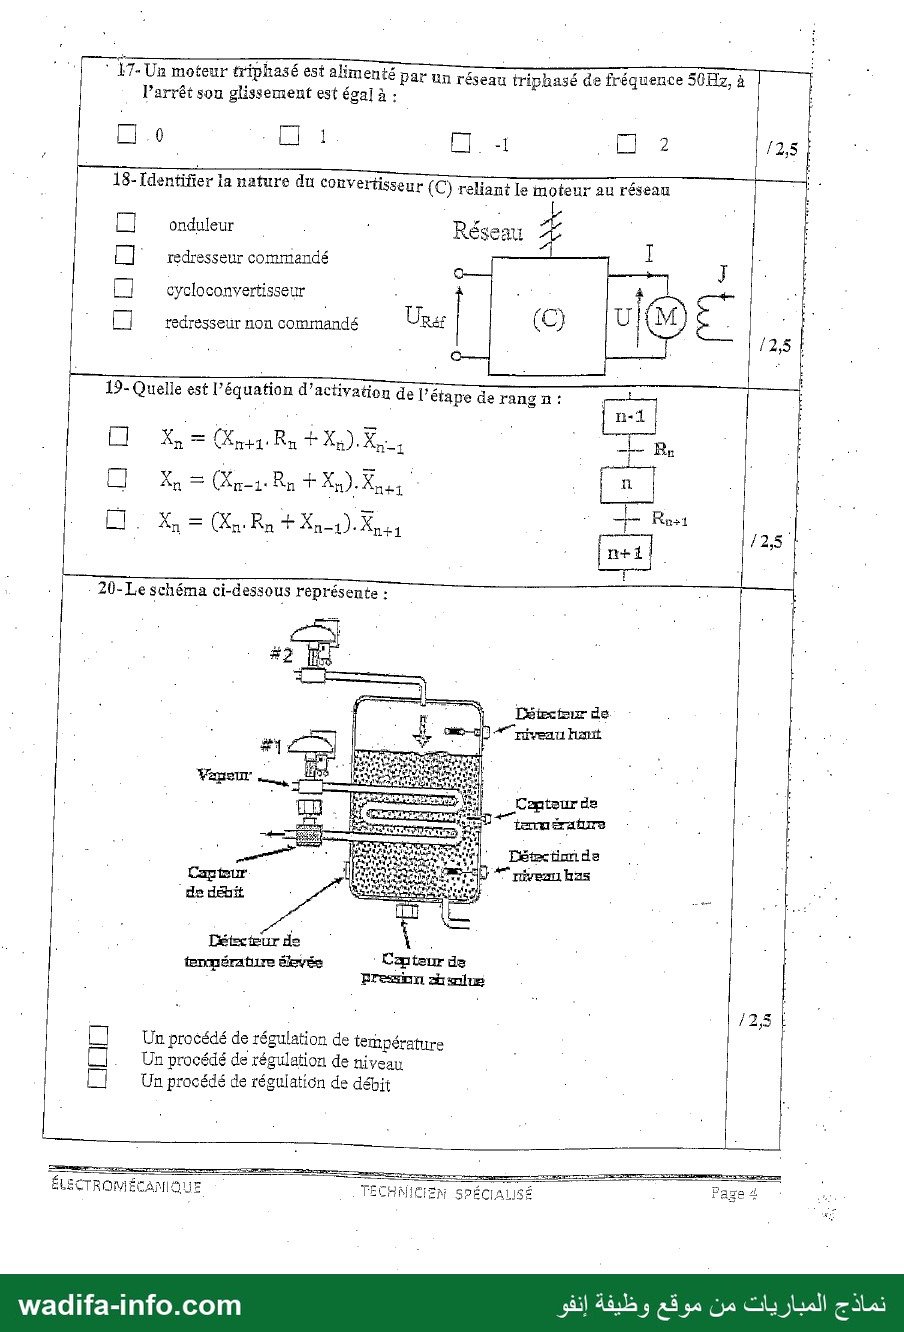
17) Glissement d'un moteur asynchrone à l'arrêt — 1.
g = (ns − n)/ns ; à l'arrêt n = 0, donc g = ns/ns = 1. Le glissement vaut 0 au synchronisme, et il dépasse 1 quand le rotor est entraîné en sens inverse (freinage).
18) Convertisseur (C) entre le réseau triphasé et le moteur DC — redresseur commandé.
Il reçoit de l'alternatif (réseau) et fournit une tension continue U à l'induit. Cette tension est réglable par une consigne URéf, qui fixe l'angle d'amorçage des thyristors. Un redresseur non commandé donnerait une tension fixe. L'onduleur fait l'inverse (continu → alternatif), le cycloconvertisseur fait alternatif → alternatif.
19) Équation d'activation de l'étape n — Xn = (Xn−1·Rn + Xn)·X̄n+1.
L'étape n s'active quand l'étape précédente est active et la réceptivité Rn vraie (Xn−1·Rn). Elle reste active grâce à l'auto-maintien Xn, et elle se désactive quand l'étape suivante devient active (·X̄n+1). C'est la deuxième proposition.
20) Le schéma représente — réponse probable : un procédé de régulation de température.
La vapeur traverse un serpentin plongé dans le liquide. La vanne #1, placée sur la vapeur, dose l'énergie apportée, et un capteur de température mesure le liquide : c'est la boucle de température. Les détecteurs de niveau haut et bas, le détecteur de température élevée et le capteur de pression sont des sécurités ou des mesures annexes. La vanne #2 sert au remplissage.
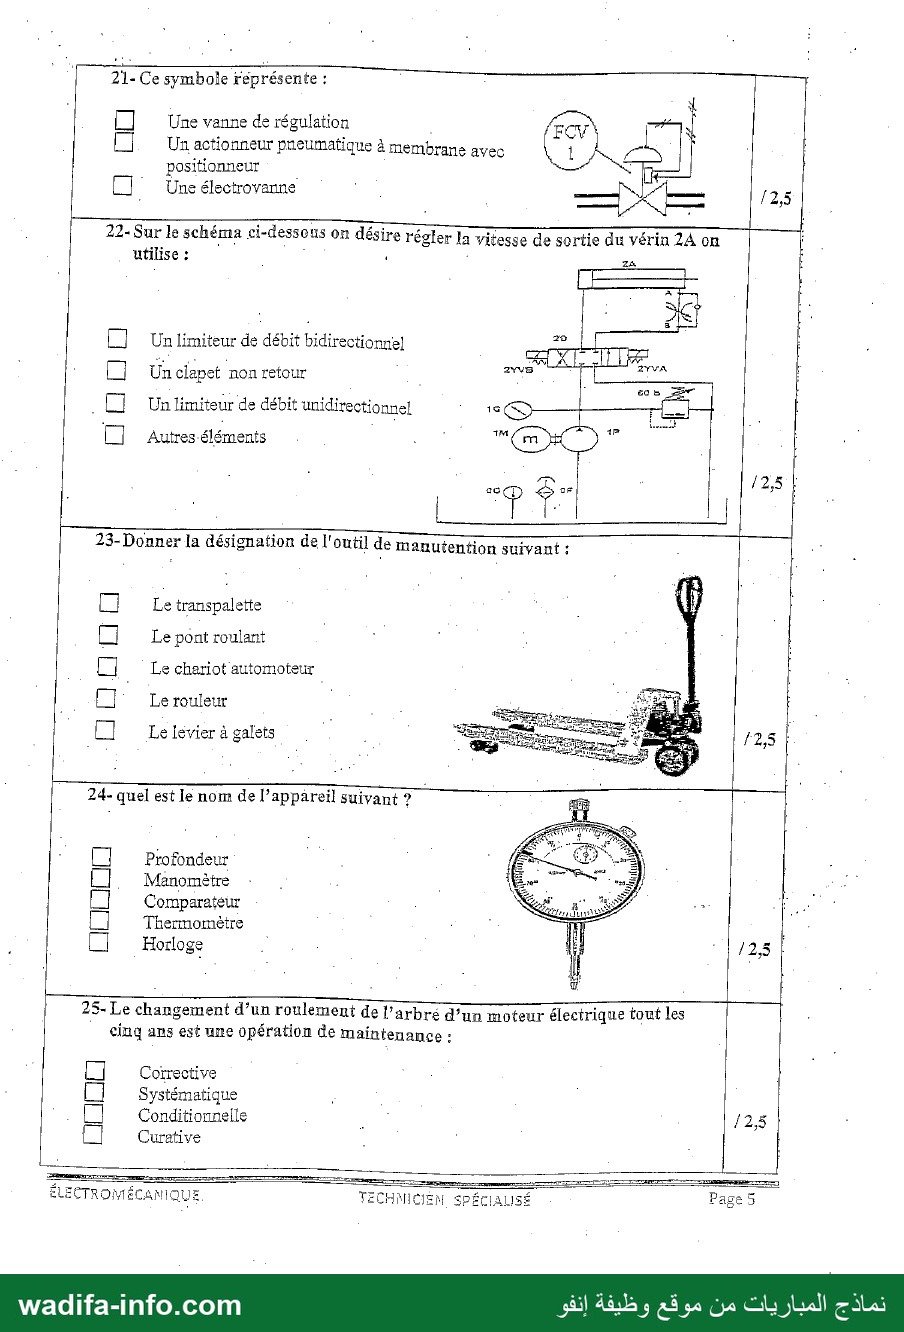
21) Symbole FCV 1 — réponse probable : une vanne de régulation.
FCV signifie Flow Control Valve, vanne de régulation de débit. Le dessin détaille sa constitution : un corps de vanne, un servomoteur pneumatique à membrane (le dôme) et un positionneur (le petit boîtier relié au signal). L'ensemble est la vanne de régulation, et l'étiquette FCV désigne cet ensemble. Si le jury vise la tête de commande seule, la deuxième proposition décrit l'actionneur.
22) Régler la vitesse de sortie du vérin 2A — un limiteur de débit unidirectionnel.
L'appareil placé sur la conduite côté tige comporte un étrangleur réglable (la flèche oblique) et, en parallèle, un clapet anti-retour (la bille). Il freine l'huile qui sort du vérin pendant la sortie de tige (réglage « à l'échappement »), et la laisse passer librement dans l'autre sens. On règle ainsi une seule vitesse, celle de sortie.
23) Outil de manutention représenté — le transpalette.
Fourches basses, timon avec poignée et pompe hydraulique, roue directrice : transpalette manuel, pour déplacer les palettes.
24) Appareil représenté — comparateur.
Cadran gradué avec aiguille, et touche palpeuse sur une tige coulissante. Il mesure de petits déplacements, au centième de millimètre, et sert à contrôler le faux-rond ou l'alignement.
25) Changement d'un roulement tous les cinq ans — maintenance systématique.
L'intervention se fait selon un échéancier fixe, quel que soit l'état du roulement : c'est une maintenance préventive systématique. Une maintenance conditionnelle se déclencherait sur une mesure, et une maintenance corrective ou curative après une défaillance.
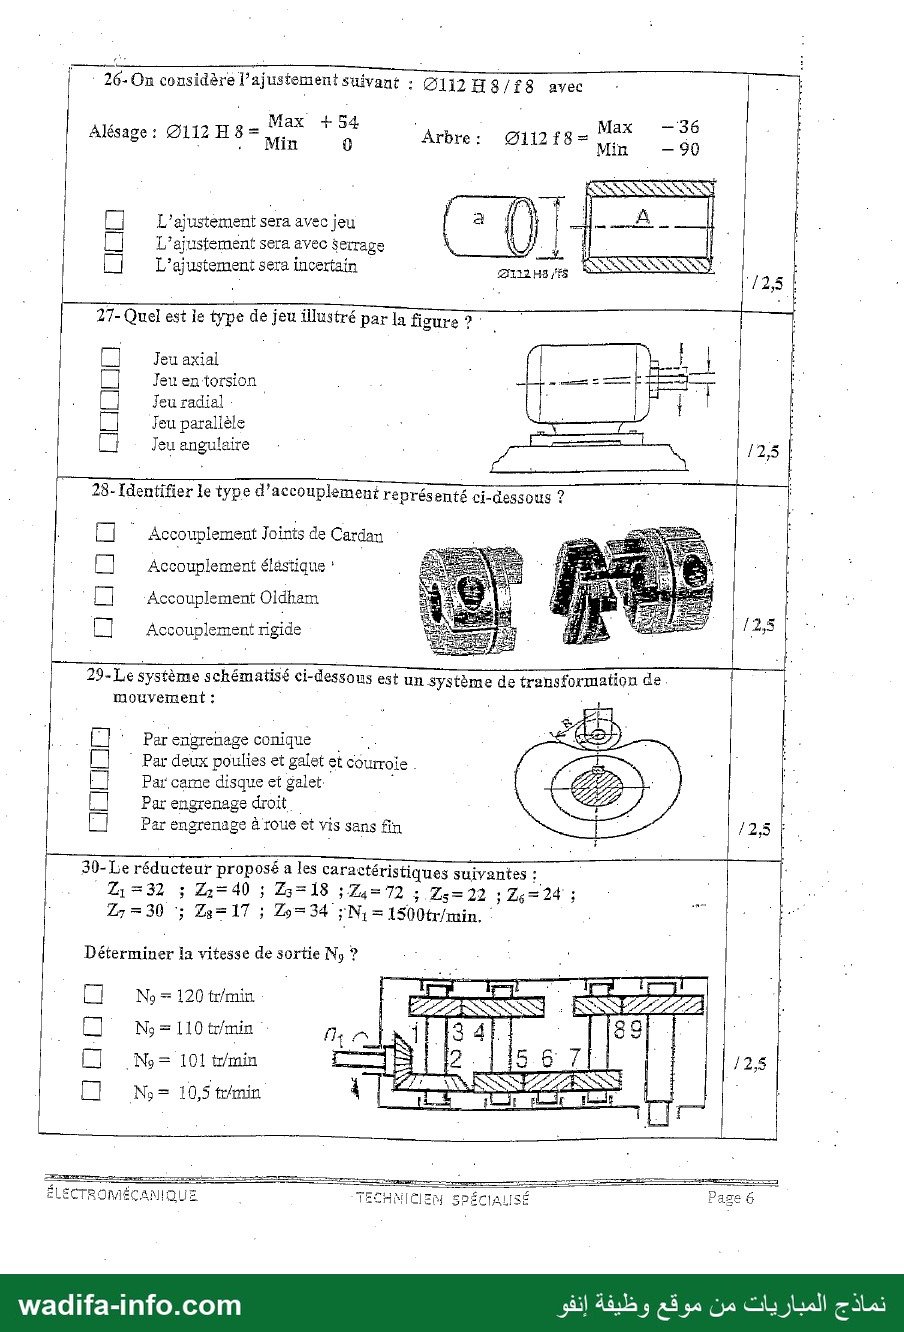
26) Ajustement Ø112 H8/f8 — l'ajustement sera avec jeu.
Alésage : 112,000 à 112,054 mm. Arbre : 111,910 à 111,964 mm.
Jeu maximal = 54 − (−90) = 144 µm ; jeu minimal = 0 − (−36) = 36 µm.
Le jeu minimal est positif : l'arbre est toujours plus petit que l'alésage. C'est un ajustement avec jeu (glissant tournant).
27) Type de jeu illustré — réponse probable : jeu radial.
Les flèches verticales en bout d'arbre, et l'axe de l'arbre légèrement décalé par rapport à l'axe du moteur, montrent un déplacement perpendiculaire à l'axe. C'est le contrôle du jeu radial des paliers, effectué en soulevant le bout d'arbre et en mesurant au comparateur. Le dessin incline un peu l'axe, ce qui peut évoquer un défaut angulaire. Mais la mesure indiquée par les flèches est bien radiale.
28) Type d'accouplement — accouplement Oldham.
Deux moyeux rainurés et un disque central portant deux tenons perpendiculaires, un sur chaque face. Ce montage compense un désalignement radial (parallèle) entre les deux arbres.
29) Système de transformation de mouvement — par came disque et galet.
Un disque de profil non circulaire (la came), calé sur l'arbre par une clavette, agit sur un galet de rayon R porté par un poussoir. La rotation continue de la came devient une translation alternative du poussoir.
30) Vitesse de sortie N9 — 110 tr/min.
Chaîne cinématique lue sur le dessin : le pignon conique 1 (entrée) mène la roue conique 2 ; 2 et 3 sont sur le même arbre ; 3 mène 4 ; 4 et 5 sont sur le même arbre ; 5 mène 7 par l'intermédiaire de la roue 6, montée seule sur son axe (roue intermédiaire ou « folle ») ; 7 et 8 sont sur le même arbre ; 8 mène 9 (sortie).
N9 = N1 × (Z1/Z2) × (Z3/Z4) × (Z5/Z6) × (Z6/Z7) × (Z8/Z9)
= 1500 × (32/40) × (18/72) × (22/30) × (17/34) (Z6 se simplifie)
= 1500 × 0,8 × 0,25 × 0,733 × 0,5 = 110 tr/min.
La roue intermédiaire 6 ne change pas le rapport : elle change seulement le sens de rotation.
Partie 2 (/25)
1) Critères de choix de la motorisation électrique (/10)
💡 Classez vos critères par familles plutôt que d'en faire une liste en vrac : le correcteur note l'organisation autant que le nombre de critères.
- Source d'énergie disponible : alternatif monophasé ou triphasé, ou continu ; tension et fréquence du réseau ; puissance disponible et courant de démarrage admissible.
- Caractéristiques de la charge entraînée : puissance utile, couple résistant (constant pour un levage ou un convoyeur, croissant avec la vitesse pour une pompe ou un ventilateur), couple de démarrage nécessaire, inertie à lancer.
- Vitesse : vitesse nominale, vitesse fixe ou variable, plage de variation, précision demandée (le servomoteur ou le moteur pas à pas servent au positionnement).
- Régime de fonctionnement : service continu ou intermittent (S1 à S9), nombre de démarrages par heure, freinage, inversion du sens de marche.
- Environnement : température, altitude, humidité, poussière, indice de protection IP, atmosphère explosive, conditions extérieures.
- Contraintes mécaniques : forme de construction et mode de fixation (à pattes, à bride), encombrement, masse, efforts sur l'arbre, niveau de bruit et de vibrations.
- Critères économiques : prix d'achat, rendement (classe d'efficacité énergétique), coût d'exploitation, coût et facilité de maintenance (le moteur asynchrone à cage est robuste et presque sans entretien ; le moteur à courant continu demande l'entretien des balais et du collecteur), disponibilité des pièces et normalisation.
Conclusion à retenir : le moteur asynchrone à cage associé à un variateur de fréquence couvre aujourd'hui la majorité des besoins industriels. Le moteur à courant continu, synchrone ou pas à pas, se choisit quand la charge l'exige (fort couple à basse vitesse, précision de positionnement, alimentation en continu).
2) Commande électronique des moteurs : avantages et inconvénients (/5)
| Avantages | Inconvénients |
|---|---|
| Variation continue et précise de la vitesse et du couple | Coût d'achat élevé du variateur ou de la carte |
| Démarrage et arrêt progressifs : moins d'appel de courant et moins de chocs mécaniques | Harmoniques et perturbations électromagnétiques sur le réseau, d'où des filtres et des câbles blindés |
| Économies d'énergie, surtout sur les pompes et ventilateurs | Échauffement du moteur auto-ventilé à basse vitesse, contraintes sur l'isolation du bobinage |
| Protections intégrées (surintensité, surcharge, absence de phase) et diagnostic | Sensibilité à la chaleur, à la poussière, à l'humidité et aux surtensions |
| Freinage, inversion de sens, régulation et communication avec l'automate | Dépannage et paramétrage qui demandent des compétences en électronique |
3) Solutions de transmission de mouvement et exemples (/10)
💡 Pour chaque solution, donnez une ligne de caractéristiques et un exemple concret : c'est ce que demande l'énoncé.
- Accouplements (rigide, élastique, Oldham, à cardan) : transmettent la rotation entre deux arbres alignés ou presque alignés. Exemple : liaison moteur–pompe centrifuge (accouplement élastique), arbre de transmission d'un véhicule (cardan).
- Poulies et courroies (plates, trapézoïdales, crantées) : pour des entraxes importants, fonctionnement silencieux, amortissement des à-coups, rapport non garanti sauf avec une courroie crantée. Exemples : compresseur, ventilateur, convoyeur ; courroie crantée de distribution d'un moteur thermique.
- Pignons et chaîne : entraxe moyen, rapport exact, efforts importants. Exemples : convoyeur à chaîne, bicyclette, moto.
- Engrenages cylindriques (droits ou hélicoïdaux) : arbres parallèles, rapport exact, bon rendement. Exemple : réducteur de vitesse d'un motoréducteur.
- Engrenages coniques : arbres concourants (renvoi d'angle). Exemples : différentiel de véhicule, perceuse à main.
- Roue et vis sans fin : arbres orthogonaux, grand rapport de réduction, souvent irréversible, rendement plus faible. Exemples : treuil, motorisation de portail, tête de vanne.
- Train épicycloïdal : grand rapport sous un faible encombrement, entrée et sortie coaxiales. Exemples : boîte de vitesses automatique, réducteur planétaire.
- Transformation rotation → translation : système vis–écrou ou vis à billes (déplacement d'une table de machine-outil, cric), pignon–crémaillère (direction automobile, portail coulissant), bielle–manivelle (compresseur à piston), came et poussoir (distribution d'un moteur thermique).
- Éléments associés : embrayages et limiteurs de couple (protéger la transmission), freins.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Organisme : Office National de l'Électricité et de l'Eau Potable (ONEE) — Copie issue de : archive de modèles de concours — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/2245/modele-de-concours-de-recrutement-des-techniciens-specialises-onee-epreuve-d-electromeca
