
Modèle de concours : CNC 2021 Physique I (PSI) — Concours National Commun
⬇️ Télécharger le PDF Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1899/modele-de-concours-cnc-2021-physique-i-psi-concours-national-commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2021), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Physique I
- Année
- 2021
- Pages
- 6
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
Concours National Commun - Session 2021 - Filière PSI
* On veillera à une présentation et une rédaction claires et soignées des copies. Il
convient en particulier de rappeler avec précision les des questions
abordées.
* Si, au cours de l’épreuve, un candidat repère ce qui lui semble être une erreur
d’énoncé, il le signale sur sa copie et poursuit sa composition en indiquant
clairement les raisons des initiatives qu’il est amené à prendre.
* Toutes les réponses devront être très soigneusement justifiées.
* Si un résultat donné par l'énoncé est non démontré, il peut néanmoins être
admis pour les questions suivantes. Ainsi, les diverses parties du problème sont
relativement indépendantes entre elles.
* Tous les résultats numériques seront donnés avec un nombre de chiffres
significatifs compatibles avec les données fournies.
Le vélo, un ami de l’environnement
Le rejet de dioxyde de carbone par les moteurs thermiques des véhicules est
une préoccupation actuelle dans la lutte contre le réchauffement climatique. Le
choix d’une propulsion à l’aide d’un moteur électrique s'impose. Mais, à l'heure où
les enjeux climatiques deviennent majeurs, on peut se demander s’il est possible
d’envisager la promotion du vélo à assistance électrique.
Le sujet de cette épreuve est constitué de deux parties indépendantes : la
première partie est notée sur 4 points, la deuxième sur 16 points.
Partie 1
Mesure de la vitesse d’un vélo
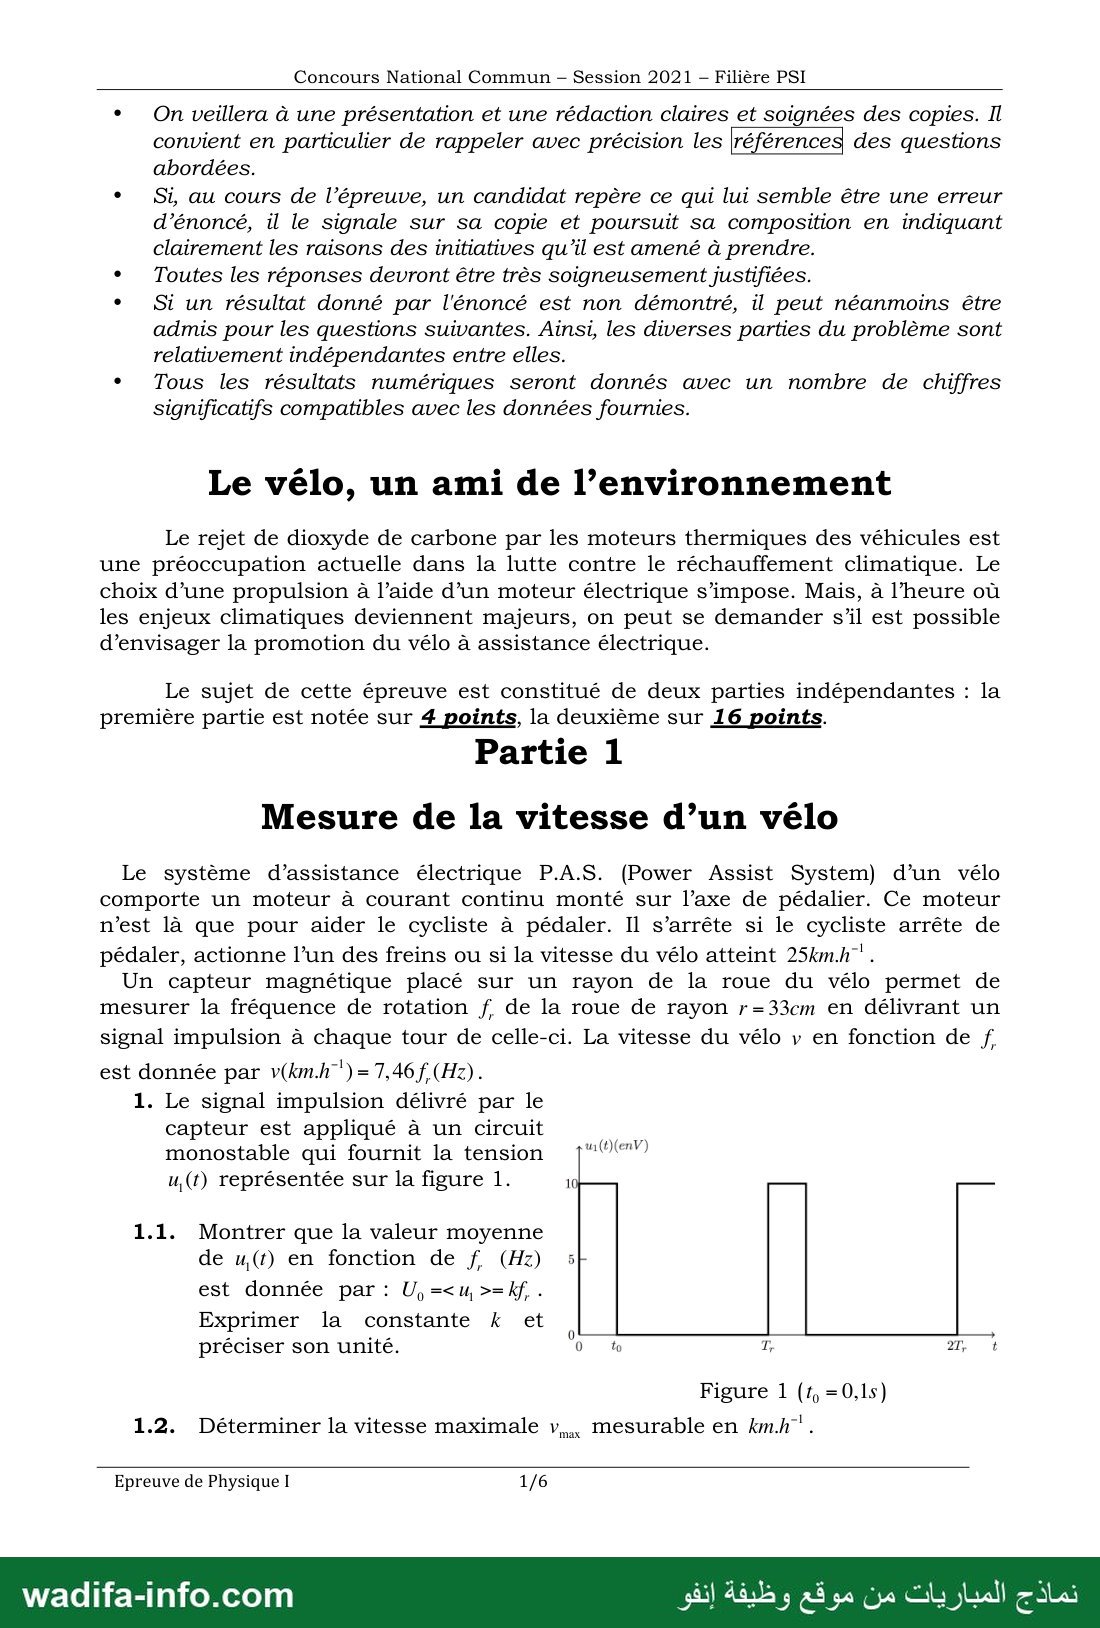
Le système d’assistance électrique P.A.S. (Power Assist System) d’un vélo
comporte un moteur à courant continu monté sur l’axe de pédalier. Ce moteur
n’est là que pour aider le cycliste à pédaler. Il s’arrête si le cycliste arrête de
pédaler, actionne l’un des freins ou si la vitesse du vélo atteint 2500177٠
Un capteur magnétique placé sur un rayon de la roue du vélo permet de
mesurer la fréquence de rotation / de la roue de rayon r=33cm en délivrant un
signal impulsion à chaque tour de celle-ci. La vitesse du vélo v en fonction de f.
est donnée par v(km.h")=17,46f (Hz).
1. Le signal impulsion délivré par le
capteur est appliqué à un circuit
monostable qui fournit la tension
u,(t) représentée sur la figure 1. 1
u1(t)(enV)
1.1. Montrer que la valeur moyenne
de u(t) en fonction de f. (Hz) 5
est donnée par : ون =‹u ›=kf,.
Exprimer la constante k et
préciser son unité. 0 3 27 8
Figure 1 (t, =0,1s)
1.2. Déterminer la vitesse maximale v_. mesurable en 1771.77٠
Epreuve de Physique I 1/6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun - Session 2021 - Filière PSI
1.3. La décomposition en série de Fourier du signal obtenu est:
u,(t)=U, + ›», cos(2xnf1+@,). On souhaite extraire la valeur moyenne de
n=0
la tension u,(1). Quel type de filtre doit-on choisir 2
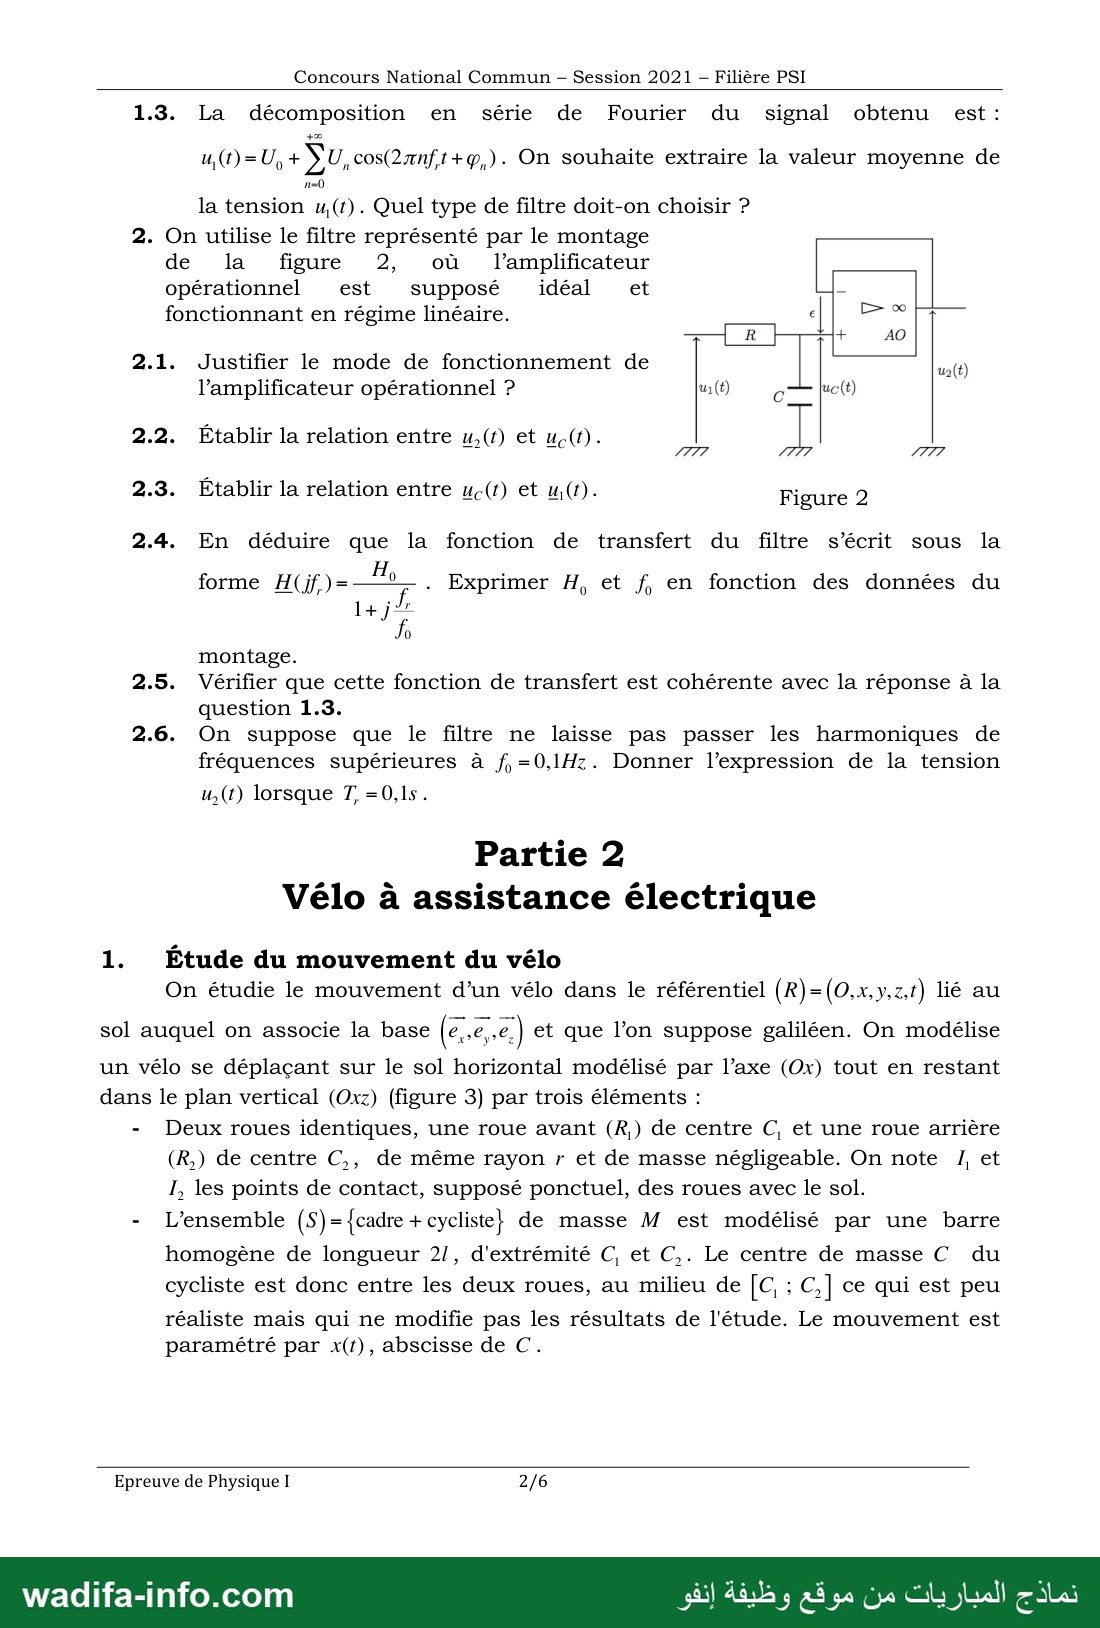
2. On utilise le filtre représenté par le montage
de la figure 2, où l’amplificateur
opérationnel est supposé idéal et
fonctionnant en régime linéaire.
2.1. Justifier le mode de fonctionnement de
l’amplificateur opérationnel ?
2.2. Établir la relation entre u,(1) et )ع
2.3. Établir la relation entre uc(t) et u,(t).
Figure 2
2.4. En déduire que la fonction de transfert du filtre s’écrit sous la
forme H(jf)= H, . Exprimer H, et f, en fonction des données du
La علد
montage.
2.5. Vérifier que cette fonction de transfert est cohérente avec la réponse à la
question 1.3.
2.6. On suppose que le filtre ne laisse pas passer les harmoniques de
fréquences supérieures à f =0,1Hz. Donner l'expression de la tension
u,(t) lorsque T, =0,1s.
Partie 2
Vélo à assistance électrique
1. Étude du mouvement du vélo
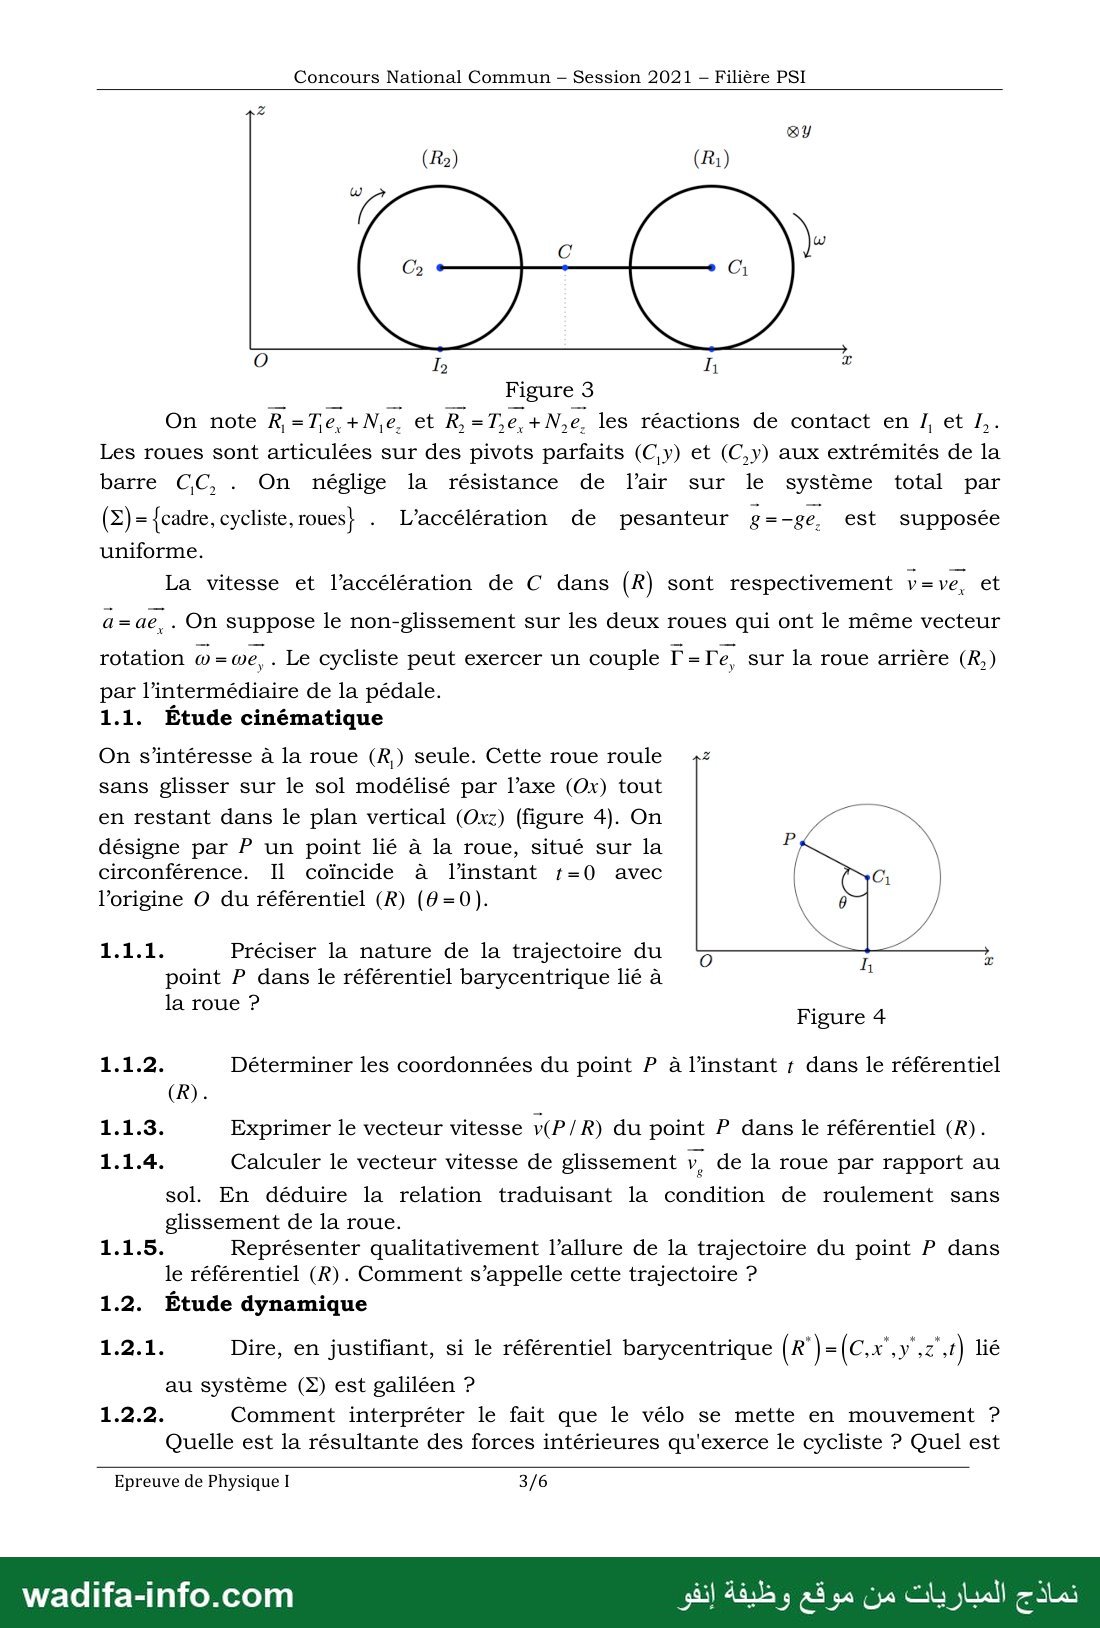
On étudie le mouvement d’un vélo dans le référentiel (R)=(O,x,y,z,t) lié au
sol auquel on associe la base (eee) et que l’on suppose galiléen. On modélise
un vélo se déplaçant sur le sol horizontal modélisé par l’axe (Ox) tout en restant
dans le plan vertical (Oxz) (figure 3) par trois éléments :
- Deux roues identiques, une roue avant (R,) de centre C, et une roue arrière
(R,) de centre C,, de même rayon r et de masse négligeable. On note 7 et
I, les points de contact, supposé ponctuel, des roues avec le sol.
- L’ensemble (S)= {cadre + cycliste} de masse M est modélisé par une barre
homogène de longueur 2/, d'extrémité C, et C,. Le centre de masse C du
cycliste est donc entre les deux roues, au milieu de [C, ; إن ce qui est peu
réaliste mais qui ne modifie pas les résultats de l'étude. Le mouvement est
paramétré par x(r), abscisse de C.
Epreuve de Physique I 2/6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun - Session 2021 - Filière PSI
0 Va 11 7
Figure 3
On note R =Te, + N,e, et R,=T,e + N,e. les réactions de contact en /, et /,.
Les roues sont articulées sur des pivots parfaits (C,y) et (C,y) aux extrémités de la
barre CC, . On néglige la résistance de l’air sur le système total par
(Z)= (cadre, cycliste, roues} . L’accélération de pesanteur g=-ge, est supposée
uniforme.
La vitesse et l’accélération de C dans (R) sont respectivement v=ve, et
a=ae, . On suppose le non-glissement sur les deux roues qui ont le même vecteur
rotation œ = we, . Le cycliste peut exercer un couple ]- Fe, sur la roue arrière (R,)
par l'intermédiaire de la pédale.
1.1. Etude cinématique
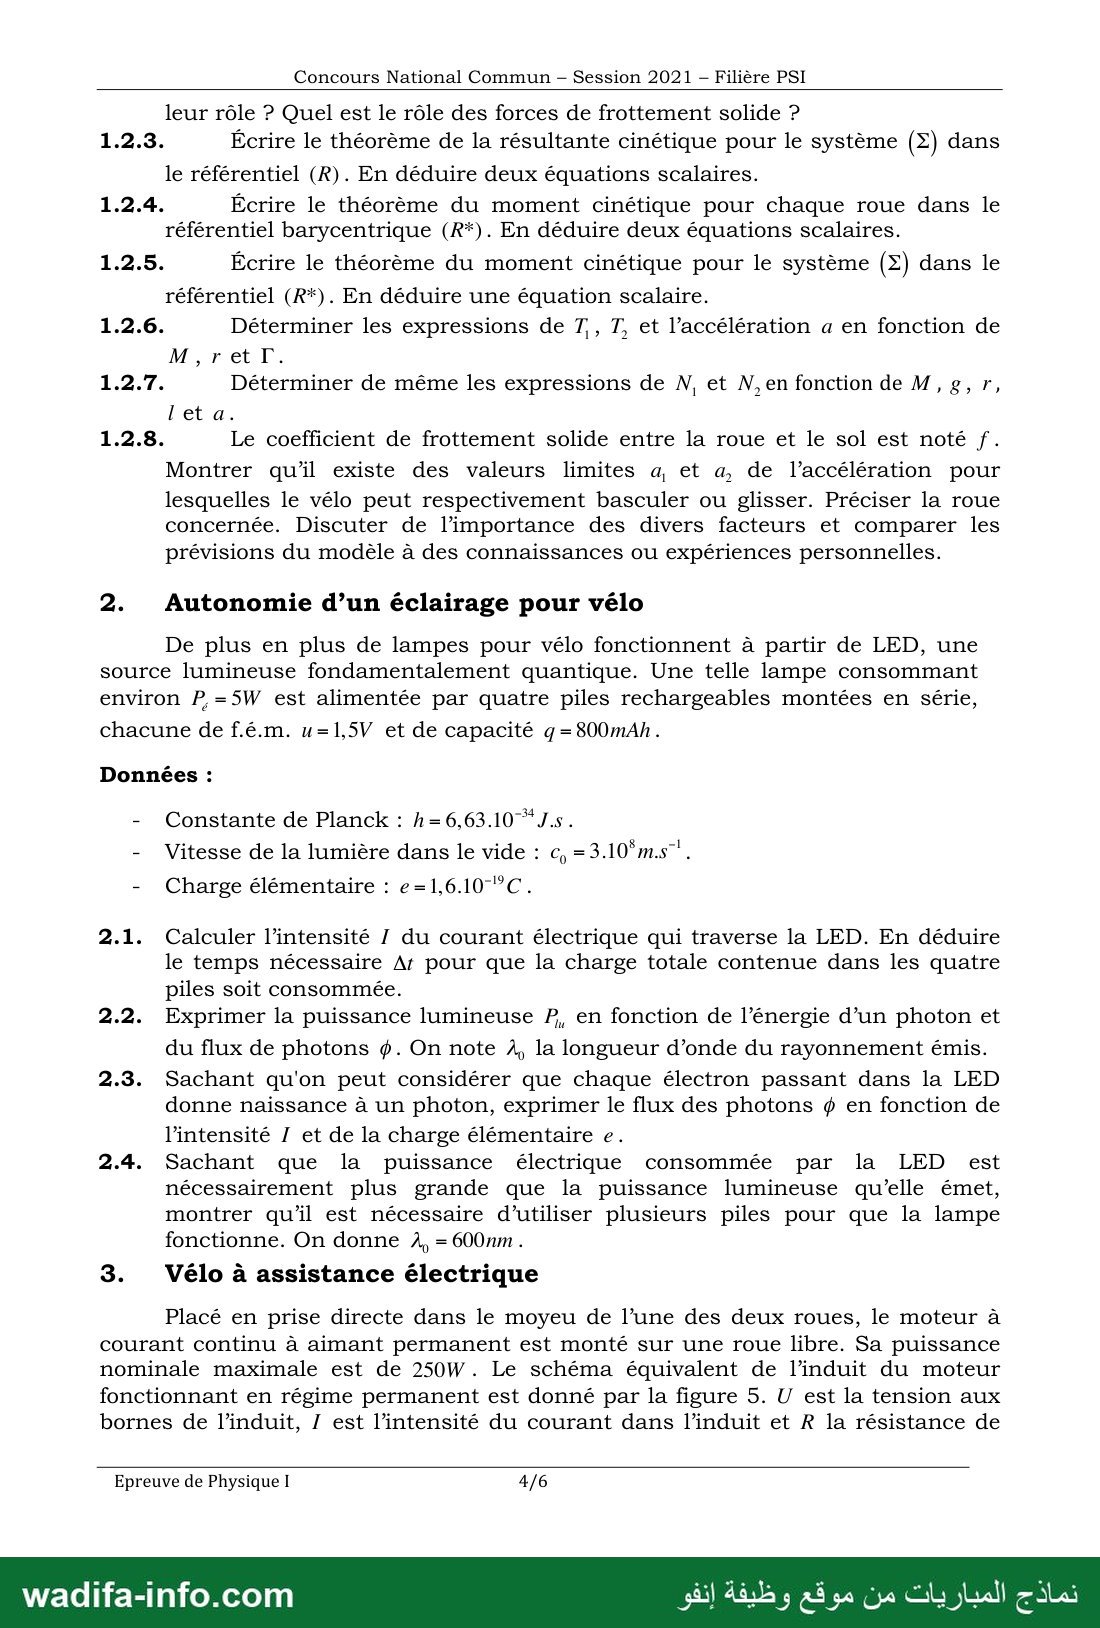
On s’intéresse à la roue (R,) seule. Cette roue roule
sans glisser sur le sol modélisé par l’axe (Ox) tout
en restant dans le plan vertical (Oxz) (figure 4). On
désigne par P un point lié à la roue, situé sur la
circonférence. Il coïncide à l'instant 1=0 avec
l’origine O du référentiel (R) (0=0).
1.1.1. Préciser la nature de la trajectoire du
point P dans le référentiel barycentrique lié à
la roue ? :
Figure 4
1.1.2. Déterminer les coordonnées du point P à l’instant + dans le référentiel
1.1.3. Exprimer le vecteur vitesse v(P/R) du point P dans le référentiel (R).
1.1.4. Calculer le vecteur vitesse de glissement 2 de la roue par rapport au
sol. En déduire la relation traduisant la condition de roulement sans
glissement de la roue.
1.1.5. Représenter qualitativement l'allure de la trajectoire du point P dans
le référentiel (R). Comment s’appelle cette trajectoire ?
1.2. Étude dynamique
1.2.1. Dire, en justifiant, si le référentiel barycentrique (R’ ) = (Ce ait) lié
au système (Z) est galiléen 2
1.2.2. Comment interpréter le fait que le vélo se mette en mouvement ?
Quelle est la résultante des forces intérieures qu'exerce le cycliste ? Quel est
Epreuve de Physique I 3/6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun - Session 2021 - Filière PSI
leur rôle ? Quel est le rôle des forces de frottement solide ?
1.2.3. Écrire le théorème de la résultante cinétique pour le système (2) dans
le référentiel (R). En déduire deux équations scalaires.
1.2.4. Écrire le théorème du moment cinétique pour chaque roue dans le
référentiel barycentrique (R*). En déduire deux équations scalaires.
1.2.5. Écrire le théorème du moment cinétique pour le système (Z) dans le
référentiel (R*). En déduire une équation scalaire.
1.2.6. Déterminer les expressions de T7, T, et l’accélération a en fonction de
M,retr.
1.2.7. Déterminer de même les expressions de N, et N,en fonction de M, ع r,
leta.
1.2.8. Le coefficient de frottement solide entre la roue et le sol est noté f.
Montrer qu’il existe des valeurs limites a, et a, de l’accélération pour
lesquelles le vélo peut respectivement basculer ou glisser. Préciser la roue
concernée. Discuter de l'importance des divers facteurs et comparer les
prévisions du modèle à des connaissances ou expériences personnelles.
2. Autonomie d’un éclairage pour vélo
De plus en plus de lampes pour vélo fonctionnent à partir de LED, une
source lumineuse fondamentalement quantique. Une telle lampe consommant
environ P,=5W est alimentée par quatre piles rechargeables montées en série,
chacune de f.é.m. u=1,5V et de capacité q =800mAh.
Données :
- Constante de Planck : h=6,63.10*J.s.
- Vitesse de la lumière dans le vide : c, =3.10*m.s"!.
- Charge élémentaire : e=1,6.10""C.
2.1. Calculer l'intensité 7 du courant électrique qui traverse la LED. En déduire
le temps nécessaire A: pour que la charge totale contenue dans les quatre
piles soit consommée.
2.2. Exprimer la puissance lumineuse PR, en fonction de l’énergie d’un photon et
du flux de photons #. On note À, la longueur d’onde du rayonnement émis.
2.3. Sachant qu'on peut considérer que chaque électron passant dans la LED
donne naissance à un photon, exprimer le flux des photons م en fonction de
l’intensité 1 et de la charge élémentaire e.
2.4. Sachant que la puissance électrique consommée par la LED est
nécessairement plus grande que la puissance lumineuse qu’elle émet,
montrer qu’il est nécessaire d’utiliser plusieurs piles pour que la lampe
fonctionne. On donne À, = 600mm .
3. Vélo à assistance électrique
Placé en prise directe dans le moyeu de l’une des deux roues, le moteur à
courant continu à aimant permanent est monté sur une roue libre. Sa puissance
nominale maximale est de 2507 . Le schéma équivalent de l’induit du moteur
fonctionnant en régime permanent est donné par la figure 5. U est la tension aux
bornes de l’induit, / est l’intensité du courant dans l’induit et R la résistance de
Epreuve de Physique I 4/6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun - Session 2021 - Filière PSI
l’induite. La tension nominale d’induit délivrée par une batterie Lithium-ion est
U,=36V , l'intensité nominale d’induit est /,=8,2A . La
résistance d’induit est R=0,660 . La vitesse de rotation
nominale du moteur est ©, =3000rr.min”.
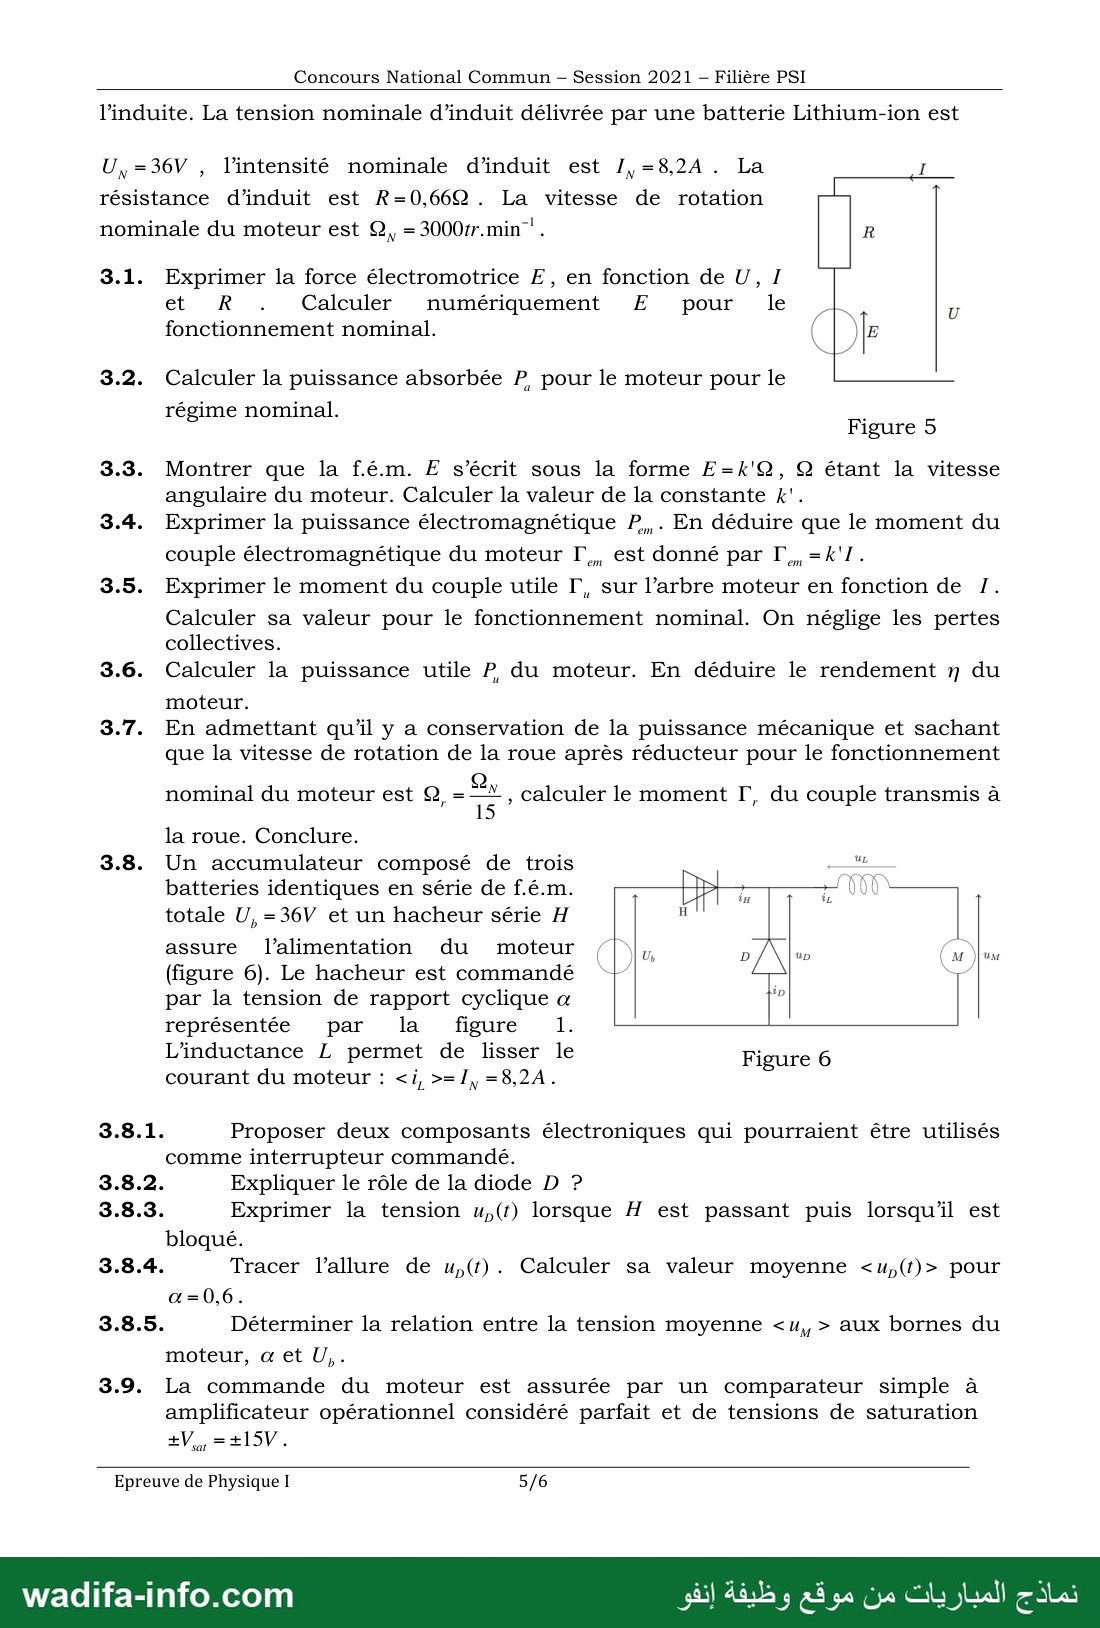
3.1. Exprimer la force électromotrice F, en fonction de U, !
et R . Calculer numériquement E pour 16
fonctionnement nominal.
3.2. Calculer la puissance absorbée P, pour le moteur pour le
régime nominal.
Figure 5
3.3. Montrer que la f.é.m. F s’écrit sous la forme E=k'Q, © étant la vitesse
angulaire du moteur. Calculer la valeur de la constante k'.
3.4. Exprimer la puissance électromagnétique P,. En déduire que le moment du
est donné par 1... =k'!.
couple électromagnétique du moteur I
3.5. Exprimer le moment du couple utile F, sur l’arbre moteur en fonction de /.
Calculer sa valeur pour le fonctionnement nominal. On néglige les pertes
collectives.
3.6. Calculer la puissance utile P du moteur. En déduire le rendement n du
moteur.
3.7. En admettant qu’il y a conservation de la puissance mécanique et sachant
que la vitesse de rotation de la roue après réducteur pour le fonctionnement
nominal du moteur est ©, = Fe , calculer le moment 1, du couple transmis à
la roue. Conclure.
3.8. Un accumulateur composé de trois , اعلا
batteries identiques en série de f.é.m. op = — 000
totale U,=36V et un hacheur série H 8
assure l'alimentation du moteur 8 5 0" ممه اليم ا
(figure 6). Le hacheur est commandé ب ب
par la tension de rapport cyclique a › |
représentée par Jla figure 1.
L’inductance L permet de lisser le
Figure 6
courant du moteur : ‹i, ›=1, =8,2A.
3.8.1. Proposer deux composants électroniques qui pourraient être utilisés
comme interrupteur commandé.
3.8.2. Expliquer le rôle de la diode D ?
3.8.3. Exprimer la tension u,(r) lorsque H est passant puis lorsqu'’il est
bloqué.
3.8.4. Tracer l’allure de u,(t). Calculer sa valeur moyenne ‹u,(t)› pour
3.8.5. Déterminer la relation entre la tension moyenne ‹u, › aux bornes du
moteur, « et U,.
3.9. La commande du moteur est assurée par un comparateur simple à
amplificateur opérationnel considéré parfait et de tensions de saturation
Epreuve de Physique I 5/6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun - Session 2021 - Filière PSI
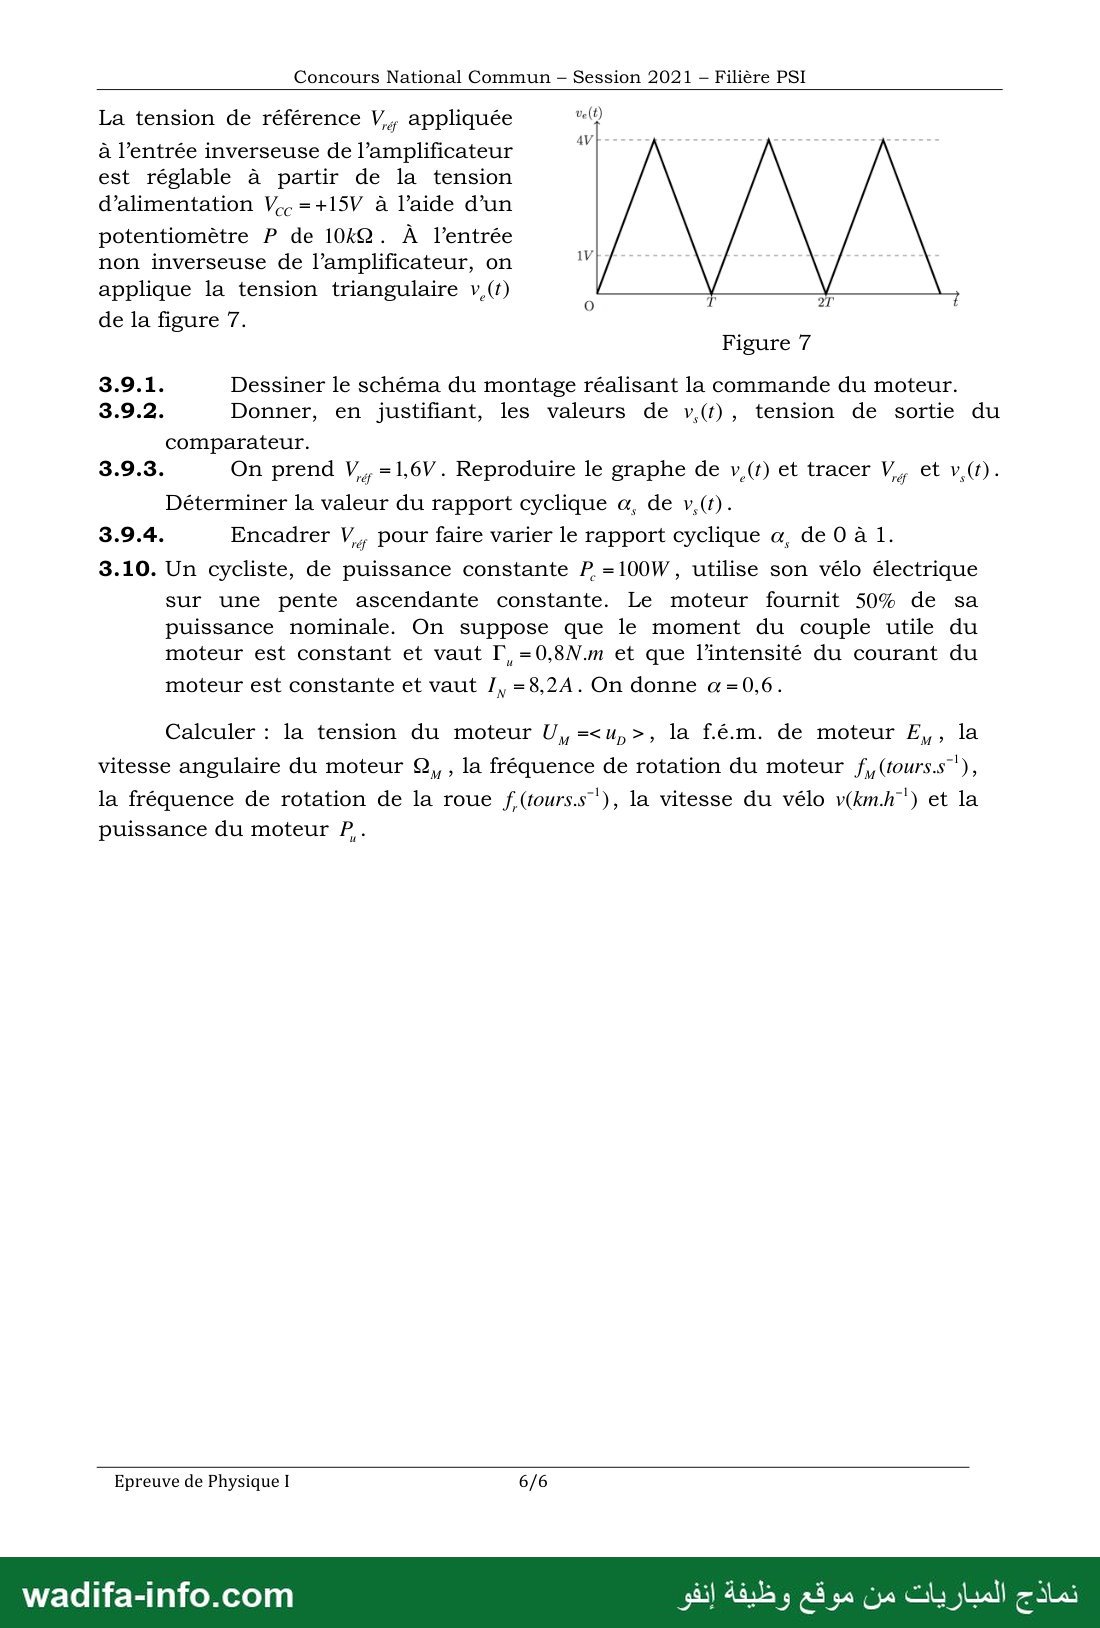
La tension de référence يا appliquée vel)
à l’entrée inverseuse de l’amplificateur
est réglable à partir de la tension
d’alimentation ما =+15V à l’aide d’un
potentiomètre P de 10+90 . À l’entrée
non inverseuse de l’amplificateur, on
applique la tension triangulaire v,(t)
de la figure 7.
Figure 7
3.9.1. Dessiner le schéma du montage réalisant la commande du moteur.
3.9.2. Donner, en justifiant, les valeurs de v,(t), tension de sortie du
comparateur.
3.9.3. On prend V, =1,6V. Reproduire le graphe de v,(r) et tracer V, et v,(t).
Déterminer la valeur du rapport cyclique œ, de v,(#).
3.9.4. Encadrer V, pour faire varier le rapport cyclique a, de 0 à 1.
3.10. Un cycliste, de puissance constante P.=100W , utilise son vélo électrique
sur une pente ascendante constante. Le moteur fournit 50% de sa
puissance nominale. On suppose que le moment du couple utile du
moteur est constant et vaut 1 =0,8N.m et que l'intensité du courant du
moteur est constante et vaut /, =8,2A. On donne a=0,6.
Calculer : la tension du moteur ىنا =‹u,›, la f.é.m. de moteur E, , la
vitesse angulaire du moteur ري la fréquence de rotation du moteur f,(tours.s"),
la fréquence de rotation de la roue f(tours.s"), la vitesse du vélo v(km.h") et la
puissance du moteur P,.
Epreuve de Physique I 6/6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce modèle est l'épreuve de Physique I du Concours National Commun (CNC) 2021, filière PSI, pour l'admission dans les écoles d'ingénieurs. Thème : « Le vélo, un ami de l'environnement », en deux parties indépendantes : mesure de la vitesse d'un vélo (filtrage, 4 points) et vélo à assistance électrique (mécanique du vélo, éclairage à LED, moteur à courant continu et hacheur, 16 points). La page de garde (durée) ne figure pas dans ce scan. Voici une correction proposée.
Méthode : l'énoncé exige des résultats numériques avec un nombre de chiffres significatifs adapté aux données : arrondissez à 2 ou 3 chiffres et n'oubliez pas les unités.
Partie 1 : mesure de la vitesse d'un vélo
1.1 Sur une période Tr = 1/fr, u1 vaut E = 10 V pendant t0 et 0 ensuite : U0 = ⟨u1⟩ = E·t0/Tr = E·t0·fr. Donc k = E·t0 = 10 × 0,1 = 1 V·s (ou V/Hz) : U0 (en V) = fr (en Hz).
1.2 Le monostable n'est utilisable que si l'impulsion tient dans la période : t0 ≤ Tr, soit fr ≤ 1/t0 = 10 Hz. Donc vmax = 7,46 × 10 = 74,6 km·h⁻¹.
1.3 Pour extraire la composante continue U0 en éliminant les harmoniques (n·fr), il faut un filtre passe-bas de fréquence de coupure très inférieure à fr.
2.1 La sortie est reliée à l'entrée inverseuse : la contre-réaction négative permet un fonctionnement en régime linéaire, avec ε = 0 pour l'A.O. idéal (V₊ = V₋).
2.2 V₋ = u2 et V₊ = uC, ε = 0 ⇒ u2 = uC (montage suiveur).
2.3 Courant d'entrée nul (i₊ = 0) : R et C forment un diviseur de tension, uC = u1/(1 + jRCω).
2.4 H = u2/u1 = 1/(1 + j·2πRC·f), soit H = H0/(1 + j f/f0) avec H0 = 1 et f0 = 1/(2πRC).
2.5 |H| → 1 quand f → 0 (le continu passe sans atténuation) et |H| ~ f0/f → 0 quand f ≫ f0 : c'est un passe-bas du premier ordre, conforme à 1.3. Le suiveur assure une impédance de sortie nulle (la mesure ne perturbe pas le filtre).
2.6 Tr = 0,1 s ⇒ fr = 10 Hz : tous les harmoniques (10 Hz, 20 Hz…) sont supérieurs à f0 = 0,1 Hz et sont éliminés. Il reste u2(t) = H0·U0 = k·fr = 10 V (constante). Remarque : Tr = t0 correspond au cas limite vmax = 74,6 km·h⁻¹, où u1 vaut d'ailleurs 10 V en permanence.
Partie 2 : vélo à assistance électrique
1.1. Étude cinématique
1.1.1 Dans le référentiel barycentrique de la roue (centre C1 fixe), P est un point du solide à distance r constante de C1 : sa trajectoire est le cercle de centre C1 et de rayon r (parcouru uniformément si ω est constante).
1.1.2 À t = 0, P est en O et C1 en (0, r). Avec θ l'angle de rotation (θ̇ = ω), le vecteur C1P, initialement −r·ez, tourne autour de ey : C1P = −r sin θ·ex − r cos θ·ez. D'où xP = xC1(t) − r·sin θ, zP = r − r·cos θ. Avec le roulement sans glissement (question 1.1.4) xC1 = r·θ : xP = r(θ − sin θ), zP = r(1 − cos θ).
1.1.3 v(P/R) = (v − rω·cos θ)·ex + rω·sin θ·ez, avec v = ẋC1 ; en roulement sans glissement : v(P/R) = rω[(1 − cos θ)·ex + sin θ·ez].
1.1.4 vg = v(I1 ∈ roue) = v(C1) + ω·ey × C1I1 = v·ex + ω·ey × (−r·ez) ⇒ vg = (v − rω)·ex. Roulement sans glissement : vg = 0, soit v = r·ω.
1.1.5 La trajectoire est une suite d'arches de hauteur 2r et de longueur 2πr, qui touchent le sol en des points de rebroussement (vitesse nulle au contact, tangente verticale) : c'est une cycloïde.
1.2. Étude dynamique
1.2.1 R* est en translation par rapport à R, avec l'accélération a·ex de C. Il n'est galiléen que si a = 0 (mouvement rectiligne uniforme) ; en phase d'accélération ou de freinage, R* n'est pas galiléen.
1.2.2 Les forces intérieures (cycliste sur les pédales, chaîne, pivots) ont une résultante nulle (principe des actions réciproques) : elles ne peuvent pas, à elles seules, modifier la quantité de mouvement du vélo. Leur rôle est de fournir l'énergie (leur puissance n'est pas nulle) et de faire tourner la roue arrière. C'est la roue qui, en « poussant » le sol vers l'arrière, fait naître une force de frottement solide du sol vers l'avant sur la roue motrice : c'est cette force extérieure qui met le vélo en mouvement. Sans glissement, elle ne travaille pas (point de contact de vitesse nulle) mais elle est indispensable (pas de démarrage sur la glace).
1.2.3 Roues de masse négligeable, (S) de masse M : M·a·ex = R1 + R2 − Mg·ez, d'où M·a = T1 + T2 et 0 = N1 + N2 − M·g.
1.2.4 Pour une roue de masse nulle, le moment cinétique et les forces d'inertie sont nuls : la somme des moments
en son centre est nulle (la liaison pivot parfaite n'a pas de moment en Ci).
Roue avant : C1I1 × R1 = (−r·ez) × (T1ex + N1ez) = −rT1·ey = 0
⇒ T1 = 0.
Roue arrière : Γ − r·T2 = 0 ⇒ T2 = Γ/r.
1.2.5 Dans R*, au point C : le cadre est en translation et les roues sont sans masse, donc L*C(Σ) = 0 ; les forces d'inertie d'entraînement (−M·a, appliquées en C) et le poids ont un moment nul en C ; le couple Γ est intérieur à Σ. Avec CI1 = l·ex − r·ez et CI2 = −l·ex − r·ez : (−lN1 − rT1 + lN2 − rT2)·ey = 0, soit l·(N2 − N1) = r·(T1 + T2).
1.2.6 T1 = 0, T2 = Γ/r, a = Γ/(M·r).
1.2.7 N1 + N2 = Mg et N2 − N1 = rMa/l : N1 = (M/2)(g − r·a/l), N2 = (M/2)(g + r·a/l). L'accélération décharge la roue avant et charge la roue arrière.
1.2.8 Basculement (la roue avant décolle) quand N1 = 0 : a1 = g·l/r.
Glissement de la roue arrière (motrice) quand |T2| = f·N2 : M·a = f(M/2)(g + r·a/l) ⇒
a2 = f·g·l/(2l − f·r). Le vélo reste sans basculer ni glisser si a < min(a1, a2).
Discussion : a1 augmente avec l'empattement et diminue quand le centre de masse est haut ; a2 augmente avec
f (route sèche) et diminue sur sol mouillé ou gravillons. Ordres de grandeur (valeurs typiques, non données par
l'énoncé) : r = 0,33 m, l ≈ 0,5 m donnent a1 ≈ 15 m·s⁻² ; f ≈ 0,7 donne a2 ≈ 4,5 m·s⁻², f ≈ 0,3 donne
a2 ≈ 1,6 m·s⁻². Le modèle prévoit donc surtout le patinage (sur sol glissant). En réalité le centre de masse du
cycliste est bien plus haut que les axes (≈ 1 m) : le basculement (« wheelie ») est beaucoup plus facile que ne le prévoit
le modèle, comme le sait tout pratiquant de VTT en côte raide.
2. Autonomie d'un éclairage à LED
2.1 Piles en série : U = 4 × 1,5 = 6 V ; I = Pé/U = 5/6 ≈ 0,83 A. En série chaque pile est traversée par le même courant et débite la même charge q = 800 mA·h : Δt = q/I = 0,8/0,833 ≈ 0,96 h ≈ 58 min (vérification énergétique : 4 × 1,5 × 0,8 = 4,8 W·h pour 5 W).
2.2 Énergie d'un photon hc/λ0 : Plu = φ·h·c0/λ0 (φ en photons par seconde).
2.3 Un photon par électron, et I/e électrons par seconde : φ = I/e.
2.4 Pé = U·I > Plu = (I/e)(hc0/λ0) ⇒ U > hc0/(e·λ0) = 6,63·10⁻³⁴ × 3·10⁸/(1,6·10⁻¹⁹ × 600·10⁻⁹) ≈ 2,07 V. Une pile (1,5 V) ne suffit pas : il en faut au moins deux en série (le montage en utilise quatre).
3. Vélo à assistance électrique
3.1 Convention récepteur : U = E + R·I ⇒ E = U − R·I = 36 − 0,66 × 8,2 ≈ 30,6 V.
3.2 Pa = UN·IN = 36 × 8,2 ≈ 295 W.
3.3 Moteur à aimant permanent : flux inducteur constant, la f.é.m. induite est proportionnelle à la vitesse de rotation, E = k'·Ω. ΩN = 3000 × 2π/60 = 314 rad·s⁻¹ ⇒ k' = 30,6/314 ≈ 0,097 V·s·rad⁻¹ (ou N·m·A⁻¹).
3.4 Pem = E·I (≈ 251 W au nominal). Comme Pem = Γem·Ω et E = k'Ω : Γem = E·I/Ω = k'·I.
3.5 Sans pertes collectives : Γu = Γem = k'·I = 0,0974 × 8,2 ≈ 0,80 N·m.
3.6 Pu = Γu·ΩN = E·I ≈ 251 W (la puissance nominale annoncée, 250 W) ; η = Pu/Pa = 251/295 ≈ 0,85 (85 %, les pertes étant l'effet Joule dans l'induit, R·I² ≈ 44 W).
3.7 Conservation de la puissance : Γr·Ωr = Γu·ΩN ⇒ Γr = 15·Γu ≈ 12 N·m. Ωr = 314/15 ≈ 20,9 rad·s⁻¹ (200 tr·min⁻¹), soit v = r·Ωr = 0,33 × 20,9 ≈ 6,9 m·s⁻¹ ≈ 25 km·h⁻¹. Conclusion : le réducteur multiplie le couple par 15 (couple suffisant pour aider en côte), et le régime nominal du moteur correspond exactement à la vitesse limite d'assistance de 25 km·h⁻¹.
3.8.1 Interrupteurs commandés : transistor (bipolaire, MOSFET ou IGBT) ou thyristor (GTO).
3.8.2 D est une diode de roue libre : quand H s'ouvre, elle assure la continuité du courant iL dans la charge inductive (L + moteur) et évite une surtension destructrice aux bornes de H.
3.8.3 H passant (0 < t < αT) : la diode est bloquée, uD = Ub = 36 V. H bloqué (αT < t < T) : iL > 0 passe par la diode qui conduit, uD = 0 (diode idéale).
3.8.4 uD est un signal rectangulaire, 36 V pendant αT et 0 pendant (1 − α)T : ⟨uD⟩ = α·Ub = 0,6 × 36 = 21,6 V.
3.8.5 uD = uL + uM et, en régime périodique, ⟨uL⟩ = L·⟨diL/dt⟩ = 0 : ⟨uM⟩ = α·Ub. La vitesse du moteur se règle par le rapport cyclique.
3.9.1 Schéma : A.O. sans contre-réaction (boucle ouverte) ; ve(t) sur l'entrée non inverseuse (+) ; Vréf sur l'entrée inverseuse (−), prise sur le curseur du potentiomètre P de 10 kΩ dont les extrémités sont reliées à +VCC = +15 V et à la masse ; la sortie vs commande l'interrupteur H du hacheur.
3.9.2 Pas de contre-réaction : régime de saturation (gain infini). ε = ve − Vréf : vs = +Vsat = +15 V si ve > Vréf ; vs = −Vsat = −15 V si ve < Vréf.
3.9.3 ve est un triangle symétrique de 0 à 4 V. Sur une période, la durée où ve > 1,6 V est T(1 − 1,6/4) (par proportionnalité sur chaque rampe). vs est un créneau +15 V / −15 V, à +15 V autour de chaque sommet du triangle, de rapport cyclique αs = 1 − Vréf/4 = 1 − 0,4 = 0,6 (c'est la valeur α = 0,6 utilisée pour le hacheur).
3.9.4 αs = 1 − Vréf/4 : αs = 1 pour Vréf = 0 et αs = 0 pour Vréf = 4 V. Il faut donc 0 ≤ Vréf ≤ 4 V (soit au plus 4/15 de la course du potentiomètre).
3.10 UM = ⟨uD⟩ = α·Ub = 21,6 V.
EM = UM − R·IN = 21,6 − 5,41 ≈ 16,2 V.
ΩM = EM/k' = 16,19/0,0974 ≈ 166 rad·s⁻¹.
fM = ΩM/2π ≈ 26,5 tr·s⁻¹.
fr = fM/15 ≈ 1,76 tr·s⁻¹.
v = 7,46·fr ≈ 13,2 km·h⁻¹ (vérification : 2πr·fr = 3,66 m·s⁻¹).
Pu = Γu·ΩM = 0,8 × 166 ≈ 133 W, soit environ la moitié de la puissance nominale
(l'écart avec 125 W vient des arrondis des données). Le vélo monte la pente avec 100 W du cycliste et ≈ 133 W du moteur.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}📎 Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1899/modele-de-concours-cnc-2021-physique-i-psi-concours-national-commun
