
Modèle de concours : CNC 2015 Génie mécanique (TSI) — Concours National Commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2015), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Technologie et sciences industrielles — génie mécanique
- Année
- 2015
- Pages
- 15
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
CNC SESSION 2015
Filière TSI
Epreuve de Génie Mécanique
Temps conseillé : 3 heures
Aucun document n’est autorisé
Calculatrice autorisée
L'épreuve de génie mécanique comporte :
- le texte de l’épreuve (pages numérotées de 1/8 à 8/8)
- 4 documents techniques (pages numérotées de 1/4 à 4/4)
- 2 documents à rendre (pages numérotées 1/2 et 2/2)
Le sujet de l’épreuve GM se compose des parties suivantes :
Présentation du système
A- Schéma technologique de la chaine
B- Equilibrage du système (piston, bielle, vilebrequin)
C- Embrayage centrifuge
D- Estimation du couple moteur nécessaire au fonctionnement
E- Résistance et montage de l’axe de roue arrière
Les parties (A, B, C, D et E) sont indépendantes mais il est conseillé de les traiter en ordre.
Le candidat devra composer et rendre obligatoirement, (même vides) :
- le cahier des réponses réservé à l’épreuve
- les deux documents à rendre.
Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d’énoncé, il le signalera sur sa copie et
devra poursuivre sa composition en expliquant les raisons des initiatives qu’il a été amené à prendre.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière TSI Génie Mécanique 2015
CHAINE D’ENERGIE D’UN SCOOTER
Présentation du système :
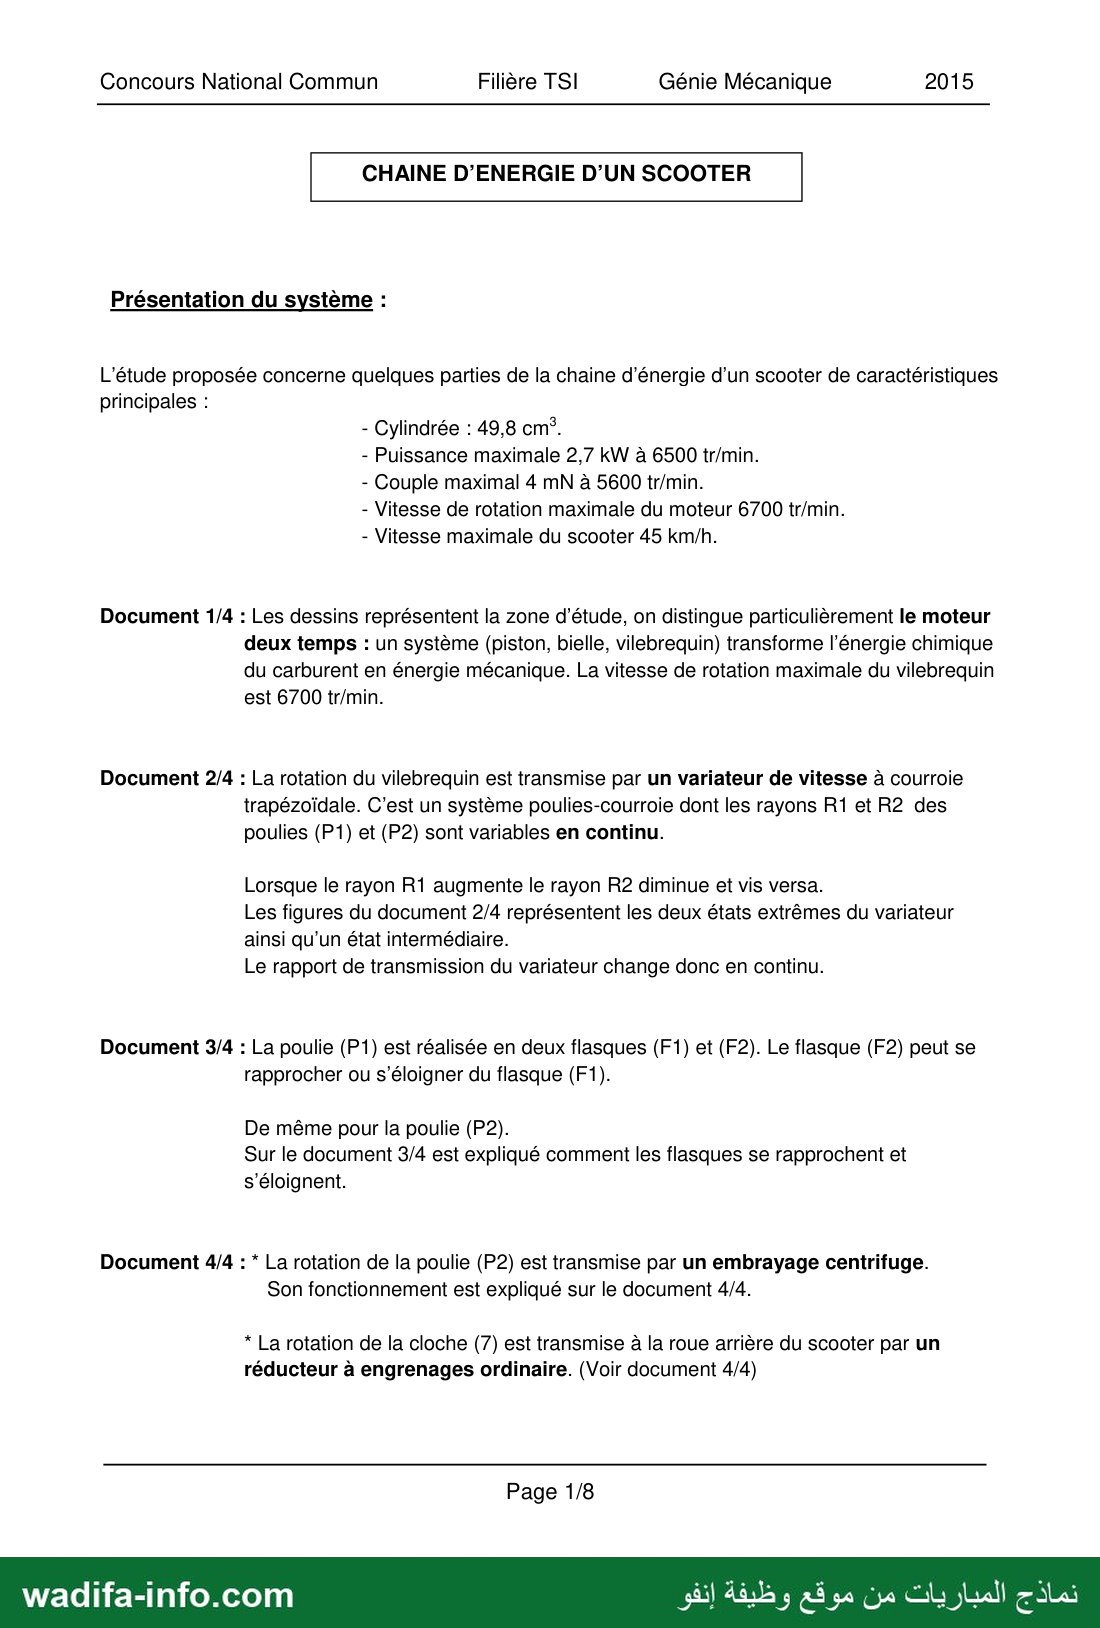
L'étude proposée concerne quelques parties de la chaine d’énergie d’un scooter de caractéristiques
principales :
- Cylindrée : 49,8 cm°.
- Puissance maximale 2,7 kW à 6500 tr/min.
- Couple maximal 4 mN à 5600 tr/min.
- Vitesse de rotation maximale du moteur 6700 tr/min.
- Vitesse maximale du scooter 45 km/h.
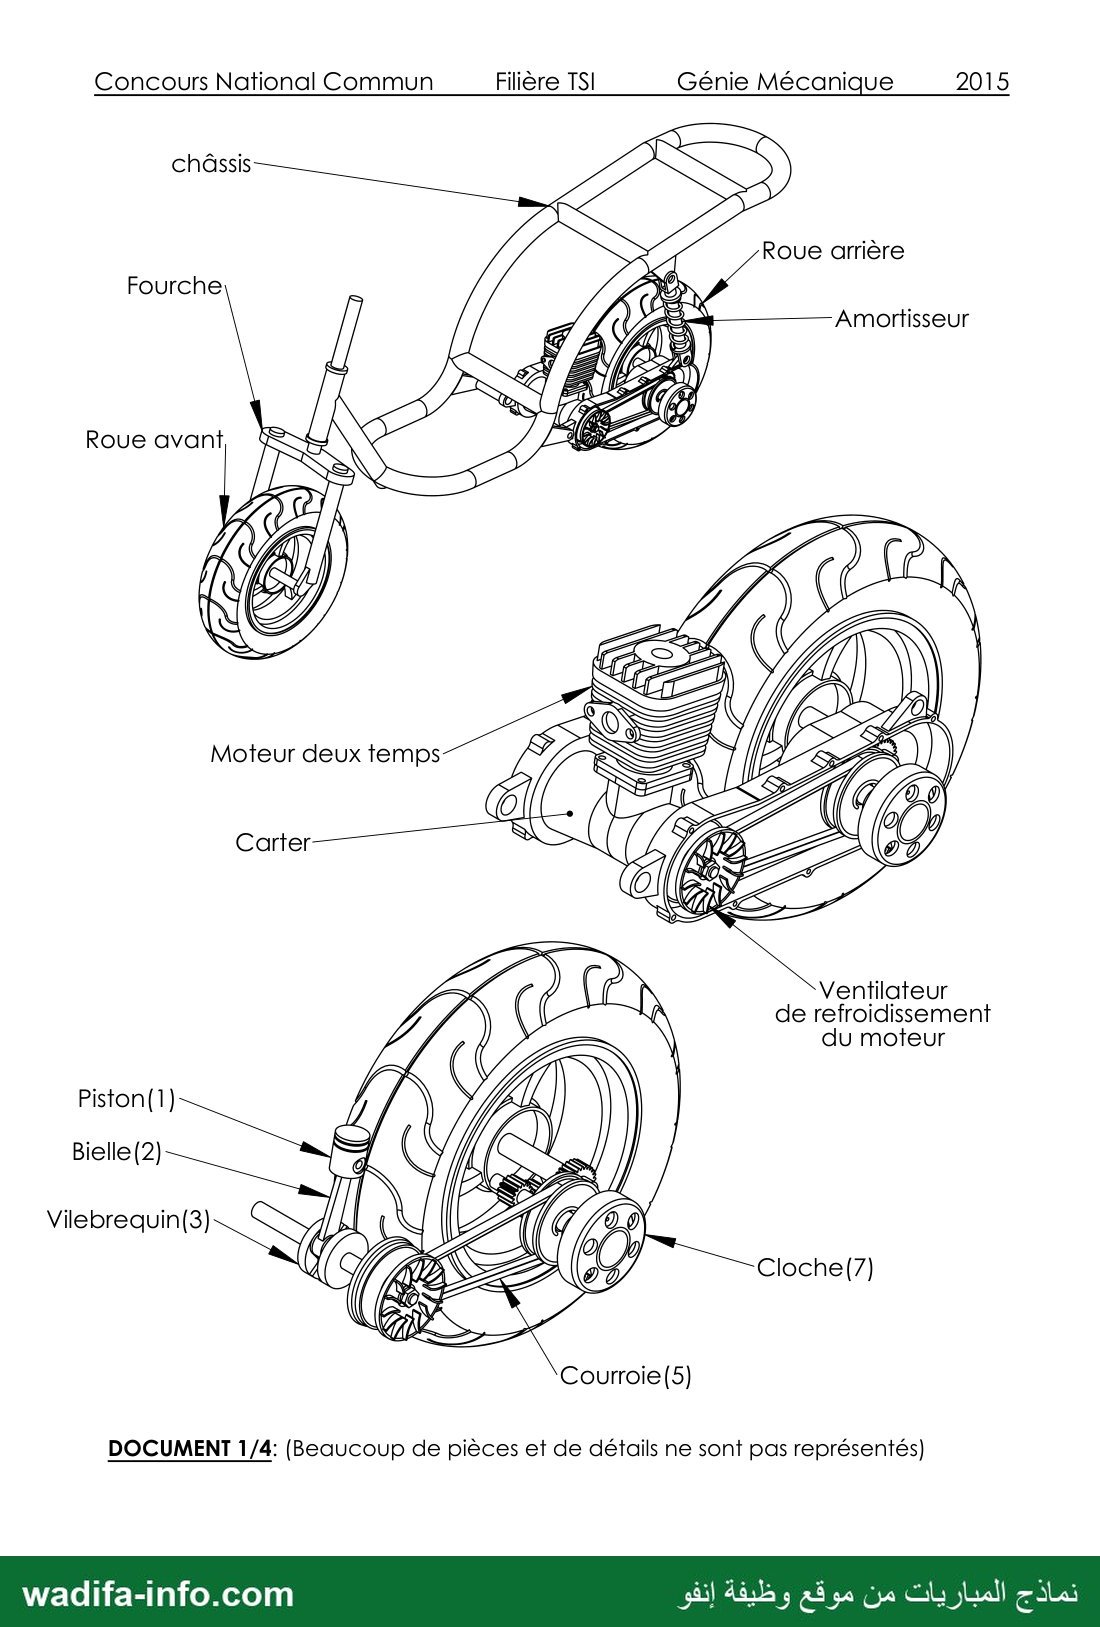
Document 1/4 : Les dessins représentent la zone d’étude, on distingue particulièrement le moteur
deux temps : un système (piston, bielle, vilebrequin) transforme l’énergie chimique
du carburent en énergie mécanique. La vitesse de rotation maximale du vilebrequin
est 6700 tr/min.
Document 2/4 : La rotation du vilebrequin est transmise par un variateur de vitesse à courroie
trapézoïdale. C’est un système poulies-courroie dont les rayons R1 et R2 des
poulies (P1) et (P2) sont variables en continu.
Lorsque le rayon R1 augmente le rayon R2 diminue et vis versa.
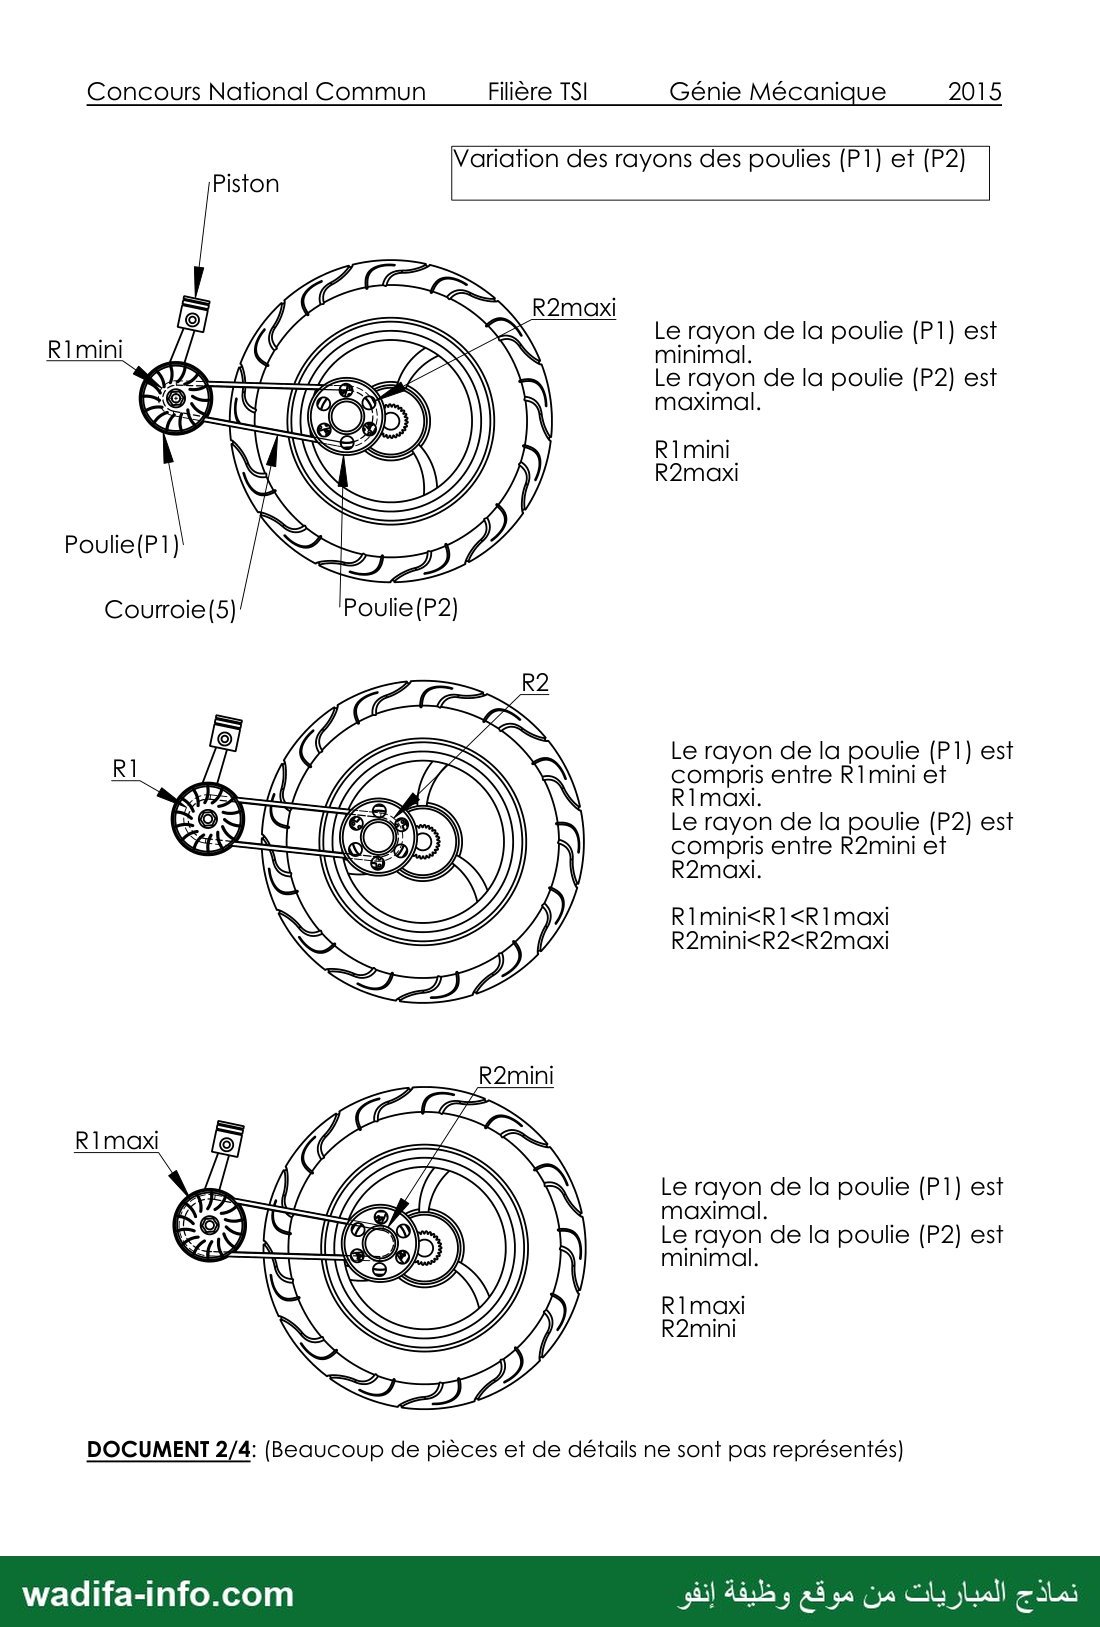
Les figures du document 2/4 représentent les deux états extrêmes du variateur
ainsi qu’un état intermédiaire.
Le rapport de transmission du variateur change donc en continu.
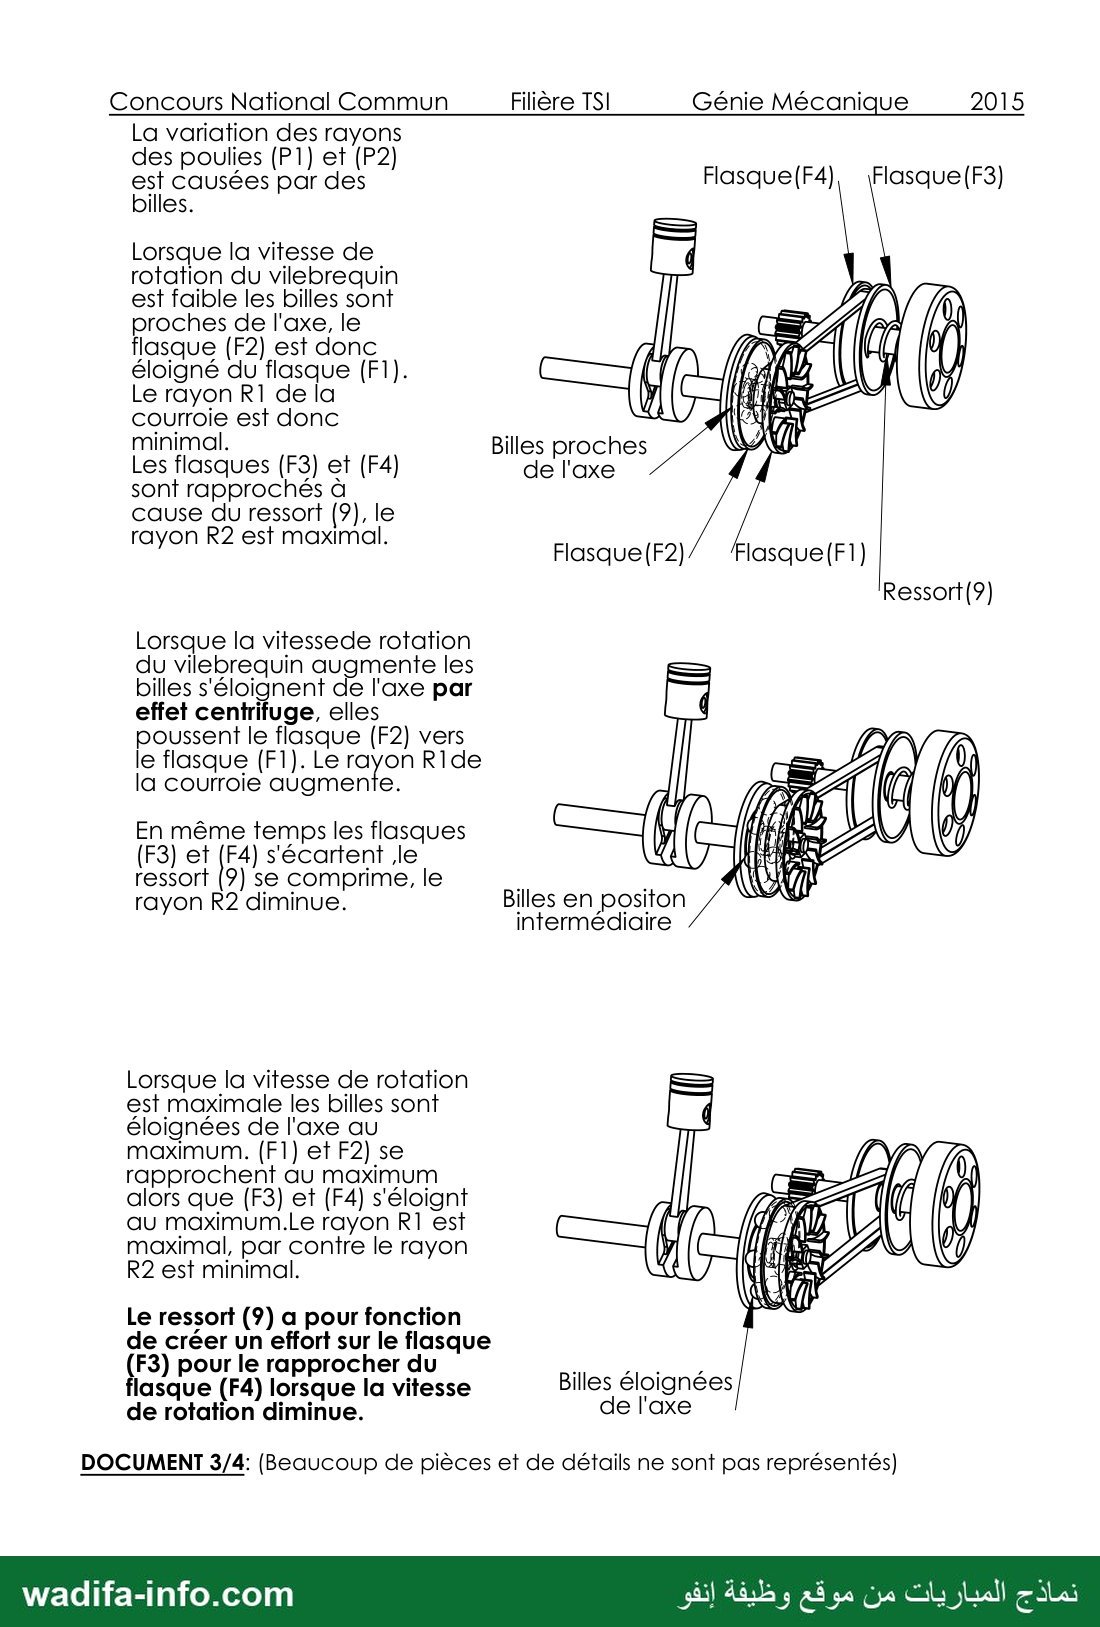
Document 3/4 : La poulie (P1) est réalisée en deux flasques (F1) et (F2). Le flasque (F2) peut se
rapprocher ou s'éloigner du flasque (F1).
De même pour la poulie (P2).
Sur le document 3/4 est expliqué comment les flasques se rapprochent et
s'éloignent.
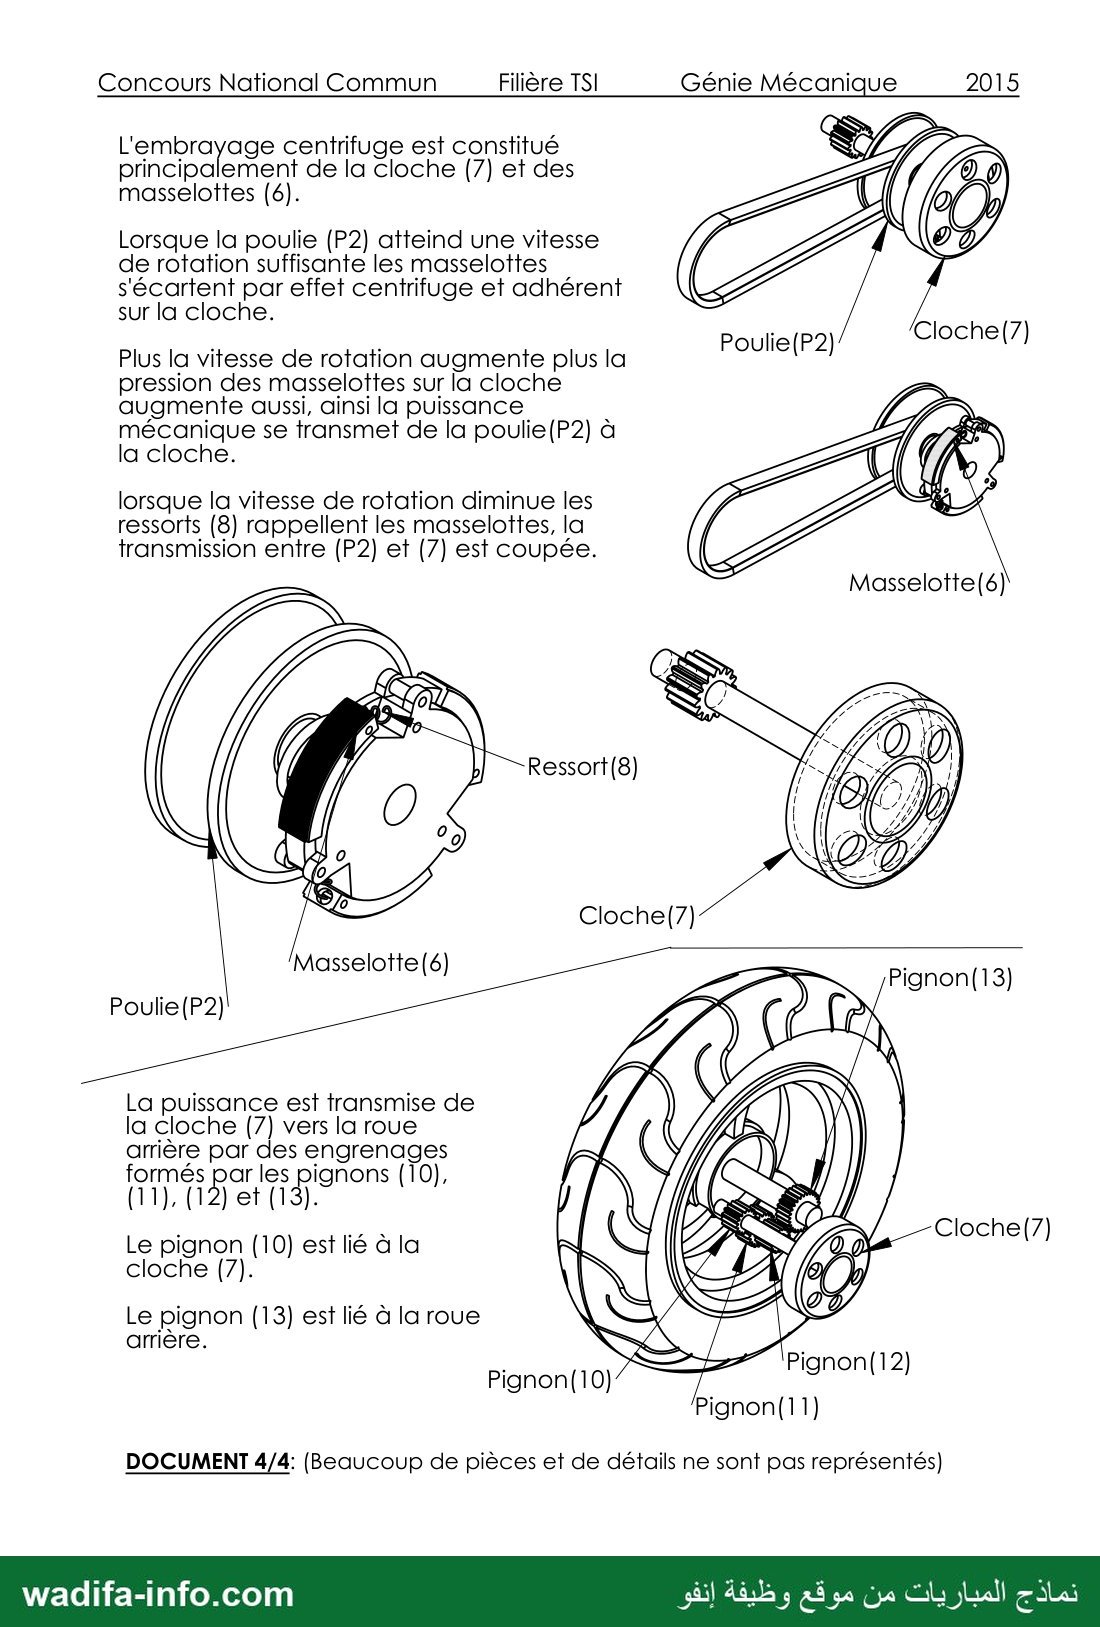
Document 4/4 : * La rotation de la poulie (P2) est transmise par un embrayage centrifuge.
Son fonctionnement est expliqué sur le document 4/4.
* La rotation de la cloche (7) est transmise à la roue arrière du scooter par un
réducteur à engrenages ordinaire. (Voir document 4/4)
Page 1/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière TSI Génie Mécanique 2015
A. Schéma technologique de la chaine :
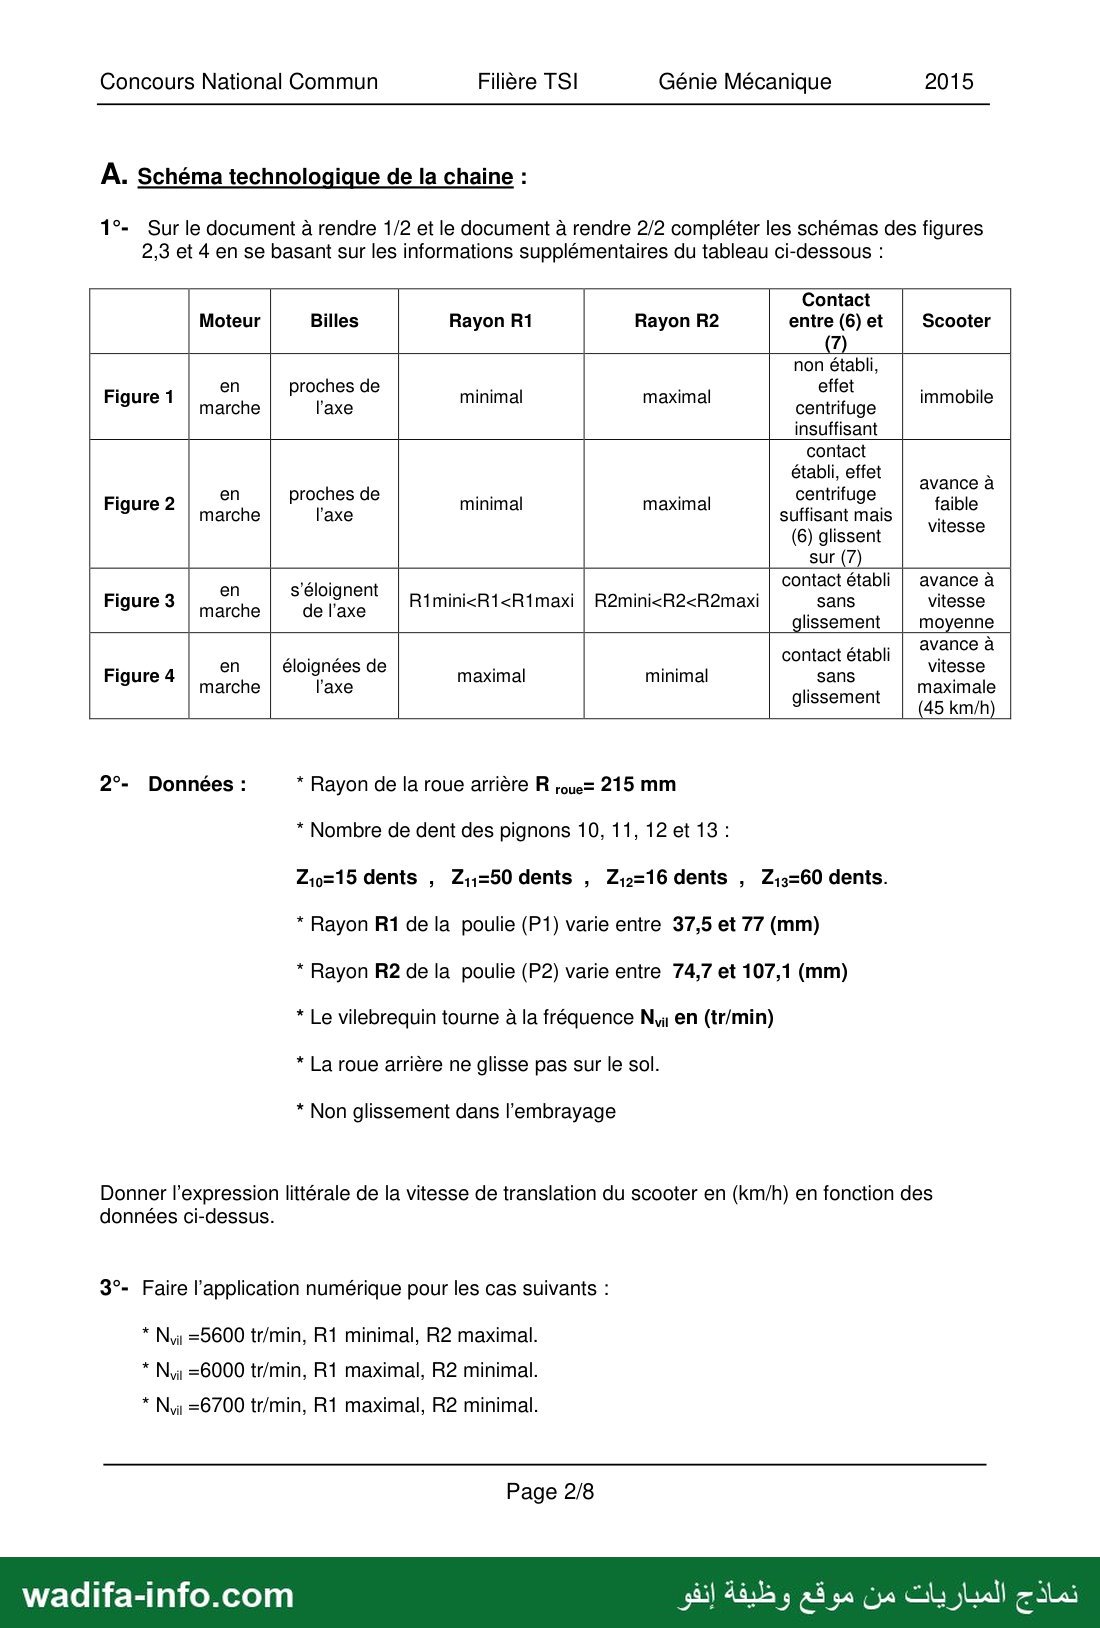
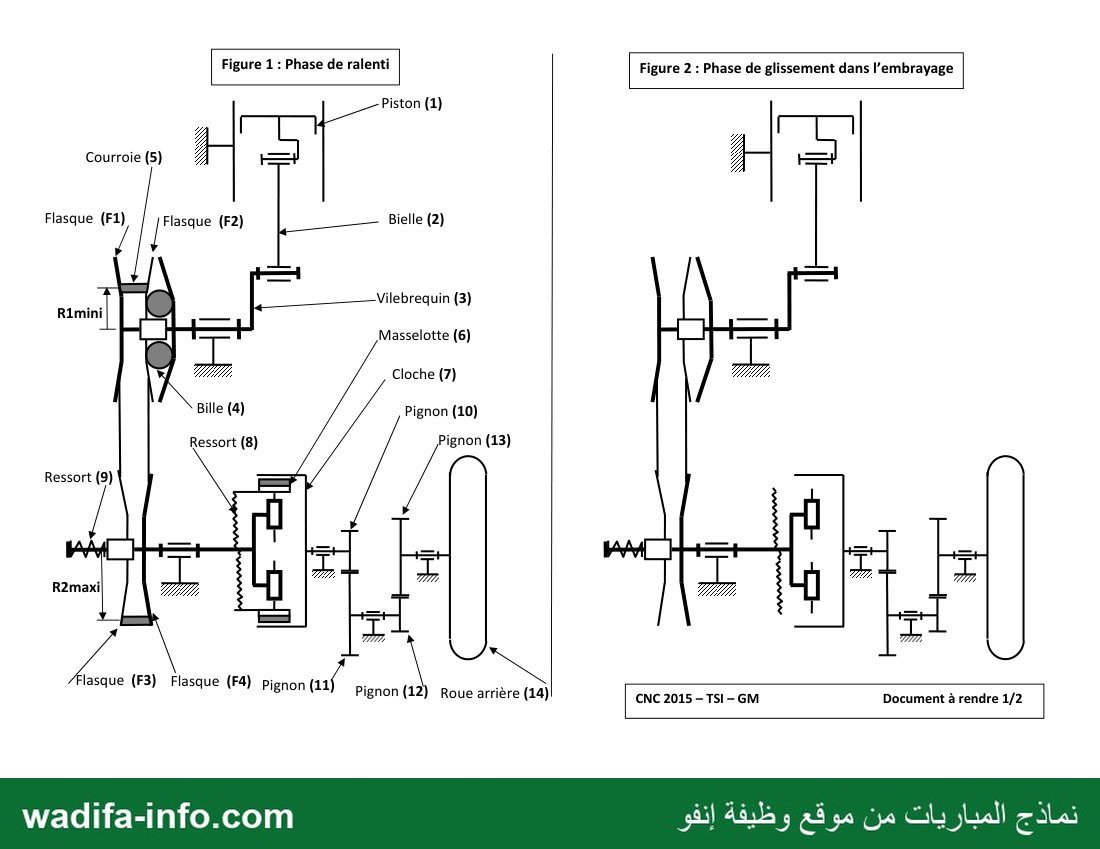
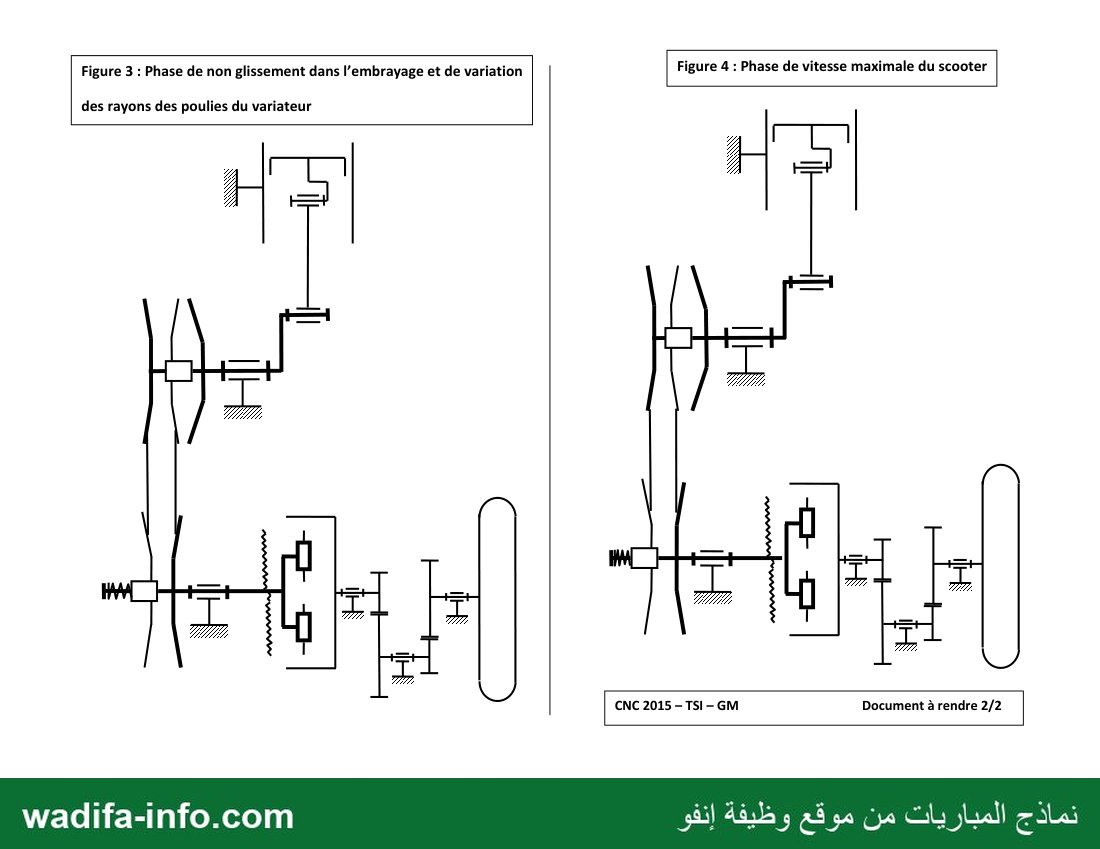
1°- Sur le document à rendre 1/2 et le document à rendre 2/2 compléter les schémas des figures
2,3 et 4 en se basant sur les informations supplémentaires du tableau ci-dessous :
Contact
Moteur Billes Rayon R1 Rayon R2 entre (6) et Scooter
90
non établi,
Figure 1 sn بجلا 86 minimal maximal Sie immobile
marche l'axe centrifuge
insuffisant
contact
établi, effet َ
: en proches de lai ; centrifuge avance À
Figure 2 ; minimal maximal : ; faible
marche l'axe suffisant mais vitesse
(6) glissent
sur (7)
à contact établi | avance à
Figure 3 | _ °" s'éloignent | R1minicR1‹R1maxi | R2mini‹R2‹R2maxi sans vitesse
marche de l'axe ;
glissement moyenne
“un | avance à
en éloignées de ; = conact élaol vitesse
Figure 4 5 maximal minimal sans 1
marche l'axe glissement maximale
(45 km/h)
2°- Données : * Rayon de la roue arrière R عم 215 mm
* Nombre de dent des pignons 10, 11, 12 et 13 :
215 dents , 212-50 dents , 22-16 dents , 2260 dents.
* Rayon R1 de la poulie (P1) varie entre 37,5 et 77 (mm)
* Rayon R2 de la poulie (P2) varie entre 74,7 et 107,1 (mm)
* Le vilebrequin tourne à la fréquence وملا en (tr/min)
* La roue arrière ne glisse pas sur le sol.
* Non glissement dans l'embrayage
Donner l’expression littérale de la vitesse de translation du scooter en (km/h) en fonction des
données ci-dessus.
3°- Faire l’application numérique pour les cas suivants :
* Nu =5600 tr/min, R1 minimal, R2 maximal.
* ولا =6000 tr/min, R1 maximal, R2 minimal.
* Nu =6700 tr/min, R1 maximal, R2 minimal.
Page 2/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière TSI Génie Mécanique 2015
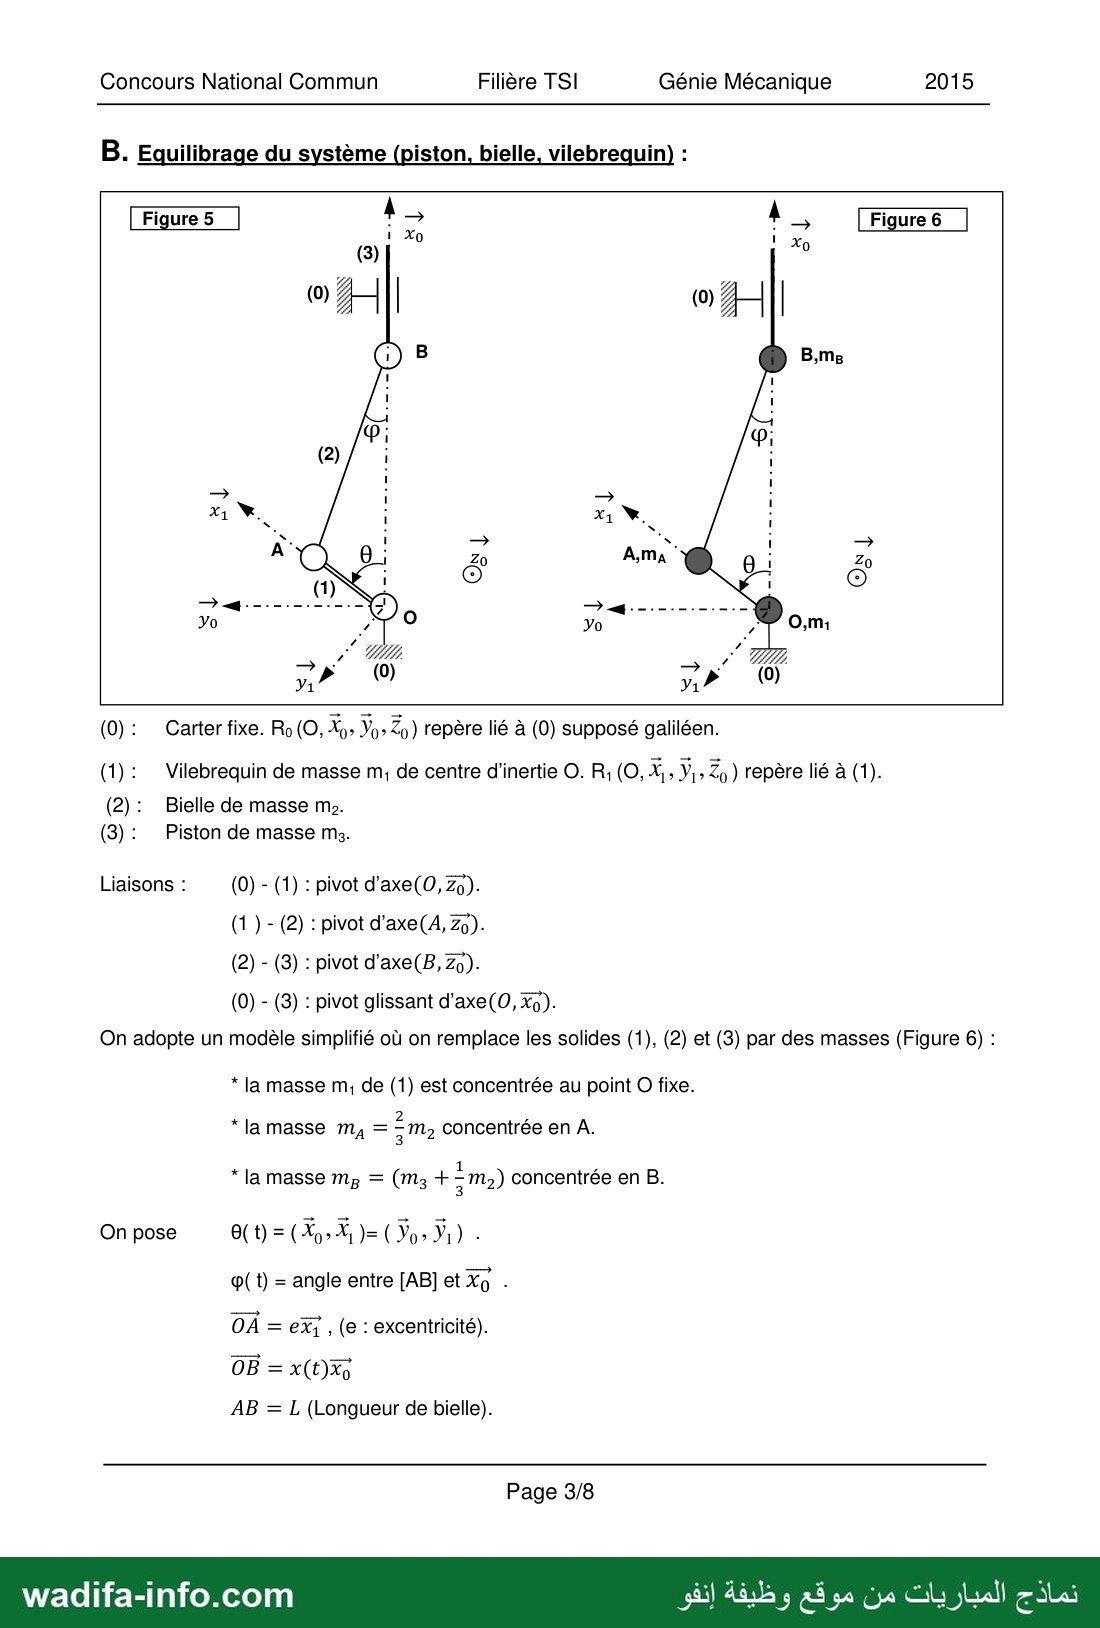
B. Equilibrage du système (piston, bielle, vilebrequin) :
(0): Carter fixe. Ro (O, و Vas = ) repère lié à (0) supposé galiléen.
(1): Vilebrequin de masse my de centre d'inertie 0. R, (O, x P pa » Zy ) repère lié à (1).
(2): Bielle de masse m›.
(3): Piston de masse ma.
Liaisons : (0) - (1) : pivot d’axe(0, Z0).
(0) - (3) : pivot glissant d’axe(0, 0).
On adopte un modèle simplifié où on remplace les solides (1), (2) et (3) par des masses (Figure 6) :
* la masse my de (1) est concentrée au point 0 fixe.
*lamasse m, = ; ma concentrée en A.
*la masse mp = (m3, + ; m,) concentrée en 8
@( t) = angle entre [AB] et Xp ٠
074 = ex; , (e : excentricité).
AB = L (Longueur de bielle).
Page 3/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Filière TSI Génie Mécanique 2015
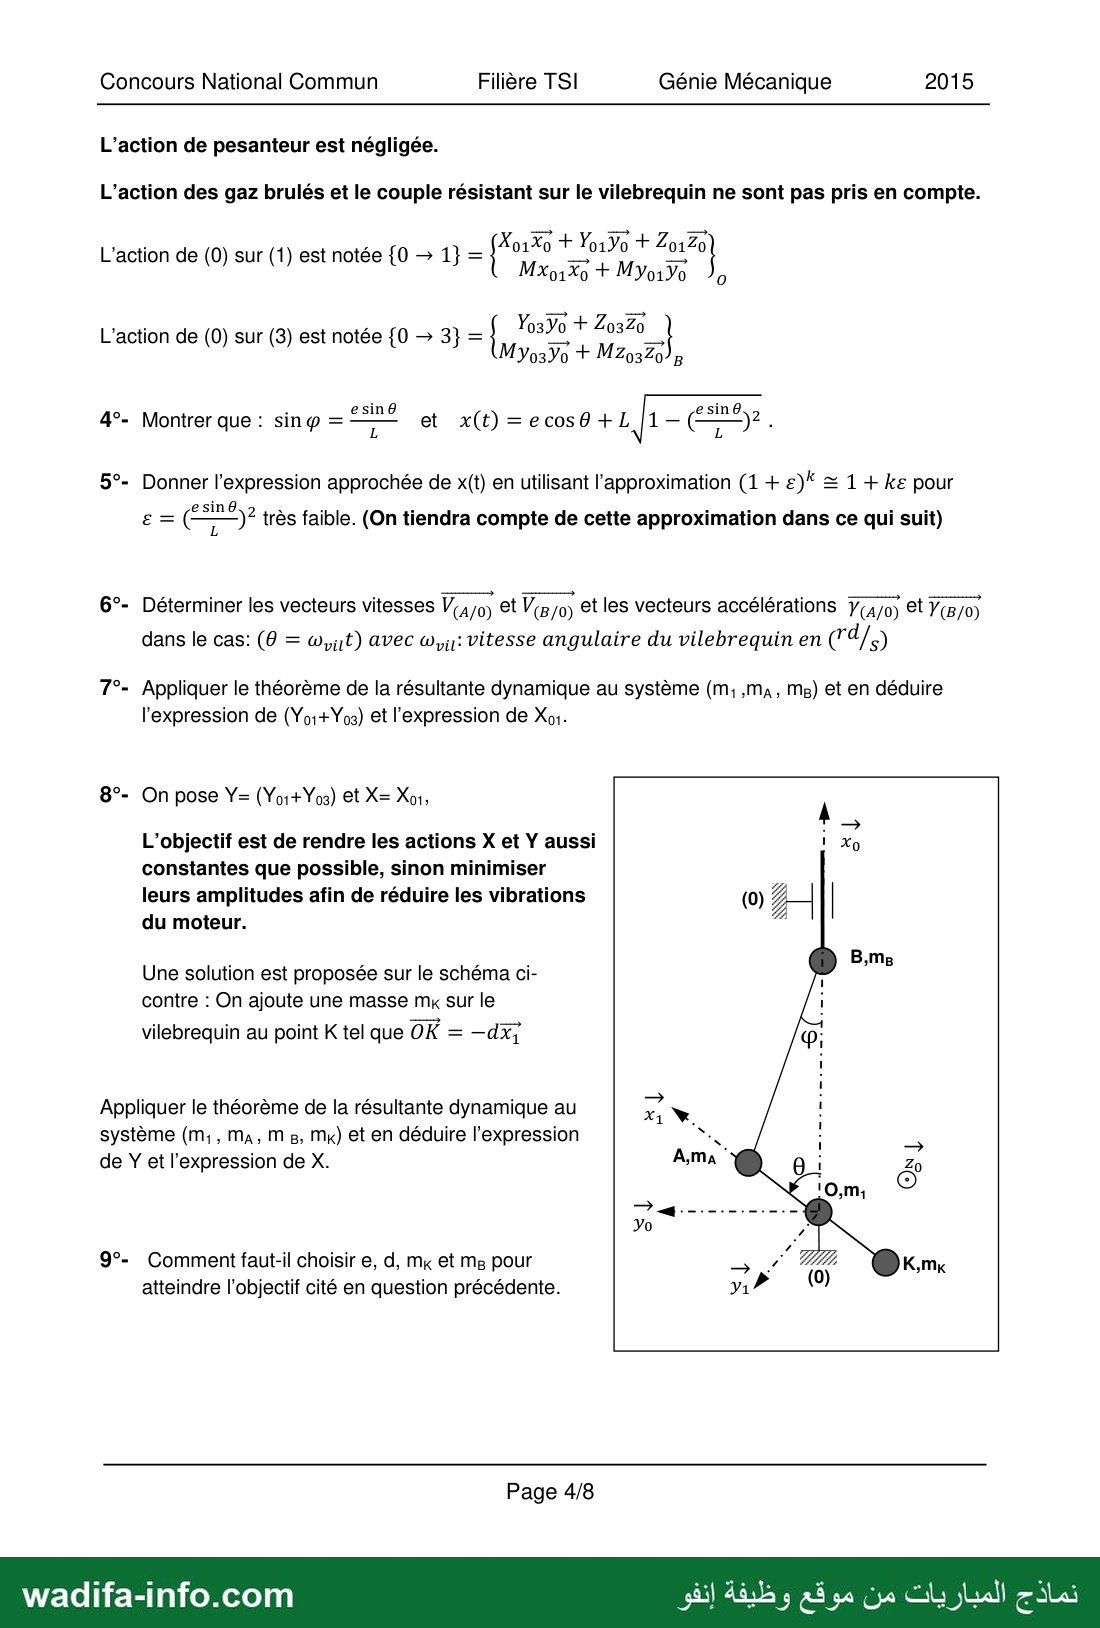
L'action de pesanteur est négligée.
L'action des gaz brulés et le couple résistant sur le vilebrequin ne sont pas pris en compte.
Xo1%o 4+ Yo1Yo + 77
L'action de (0) sur (1) est notée {0 — 1} = { Masse + Mur
01%0 0170
0
YosYo + 0
Myo3Yo + 0 0 B
4°- Montrer que : sing = RE et x(t) =ecos0 + 1,1 مفتق
5°- Donner l’expression approchée de x(t) en utilisant l’approximation (1 + “زع = 1 + ke pour
L'action de (0) sur (3) est notée {0 — 3} = {
très faible. (On tiendra compte de cette approximation dans ce qui suit) درقمقع ع
6°- Déterminer les vecteurs vitesses V(a/o) ©t V(r/o) Et les vecteurs accélérations Y(a/o) Et Y(B/0)
dans le cas: (0 = œ,t) avec :رون vitesse angulaire du vilebrequin en (@4/s)
7°- Appliquer le théorème de la résultante dynamique au système (M; ,Ma , Mg) et en déduire
l'expression de (Yo1+Y03) et l'expression de Xo1-
8°- On pose Y= (Yo1+Yos) et X= Xo1,
L’objectif est de rendre les actions X et Y aussi
constantes que possible, sinon minimiser
leurs amplitudes afin de réduire les vibrations
du moteur.
Une solution est proposée sur le schéma ci-
contre : On ajoute une masse mx sur le
vilebrequin au point K tel que OR = —dx;
Appliquer le théorème de la résultante dynamique au
système (M; , Ma, M مع M«) et en déduire l'expression
de Y et l'expression de X.
9°- Comment faut-il choisir e, d, mx et Ms pour
atteindre l’objectif cité en question précédente.
Page 4/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière TSI Génie Mécanique 2015
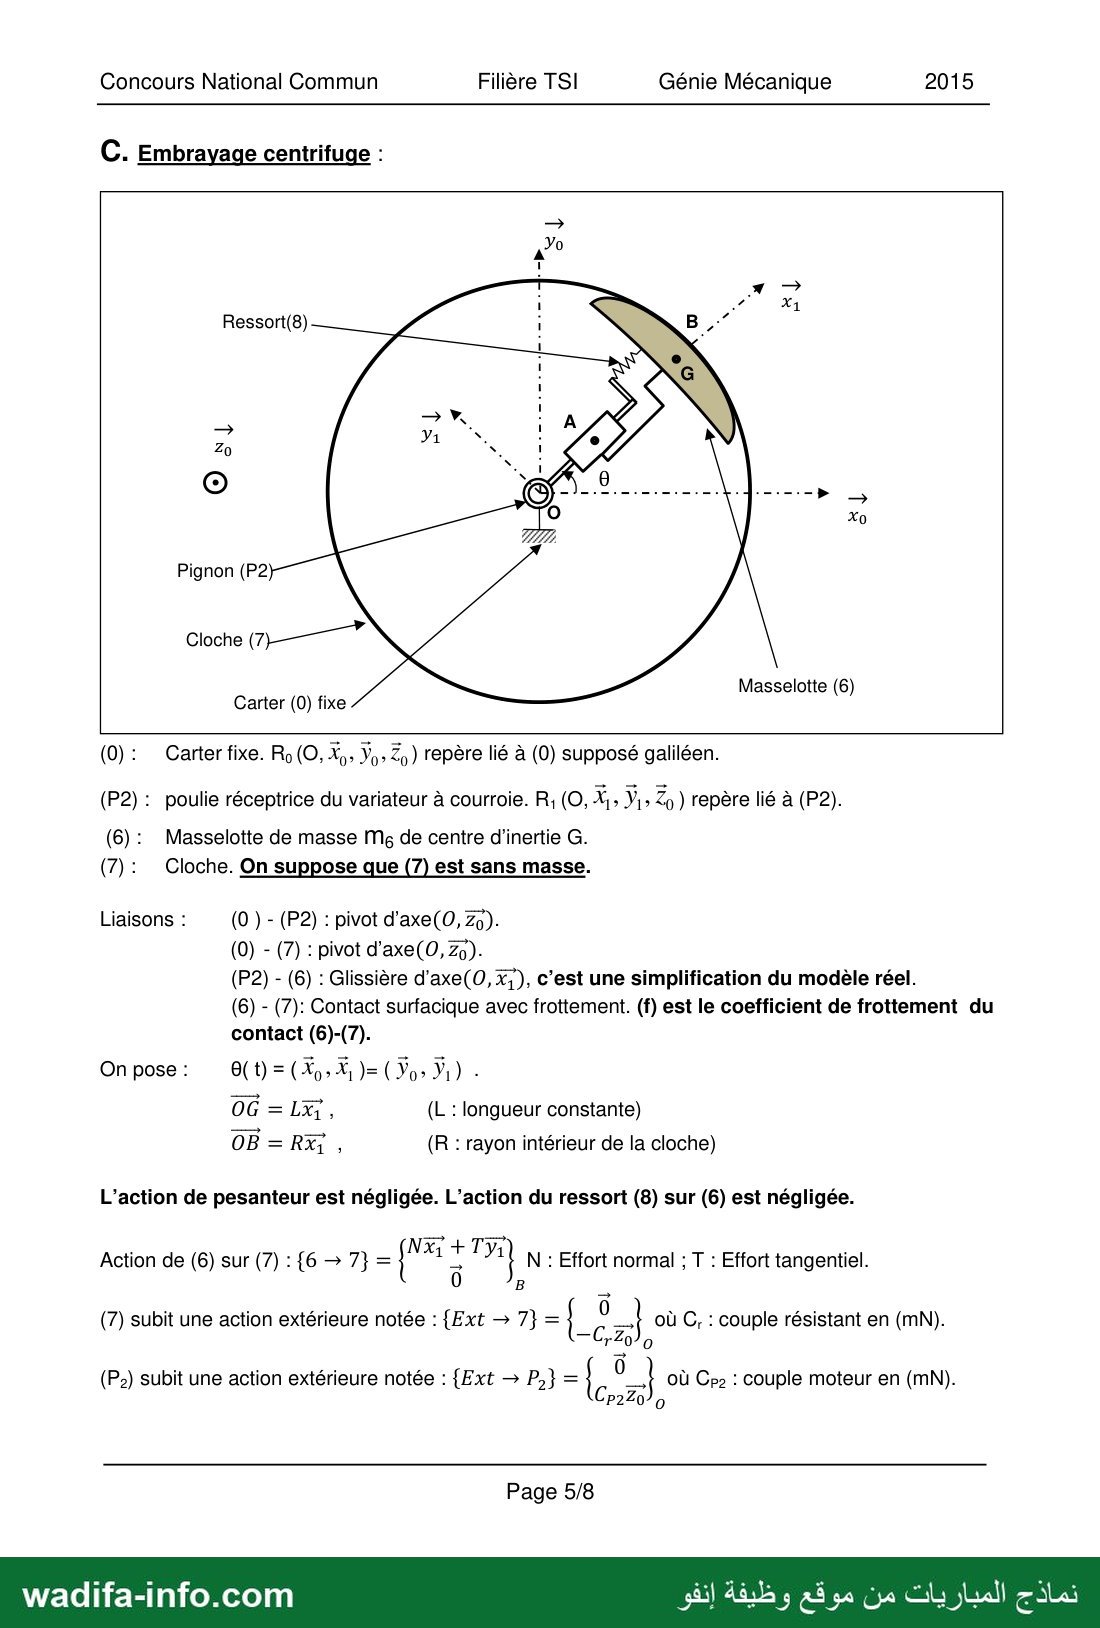
C. Embrayage centrifuge :
Ressort(8)
Pignon (P2
Cloche mg”
; Masselotte (6)
Carter (0) fixe
(0): Carter fixe. Ro (O, 0 Ye » Z, ) repère lié à (0) supposé galiléen.
(P2) : poulie réceptrice du variateur à courroie. R, (O, = 0 H , 5 ) repère lié à (P2).
(6): Masselotte de masse Mg de centre d'inertie ©
(7): Cloche. On suppose que (7) est sans masse.
(P2) - (6) : Glissière d’axe(O, *;), c’est une simplification du modèle réel.
(6) - (7): Contact surfacique avec frottement. (f) est le coefficient de frottement du
contact (6)-(7).
Liaisons :
06 = Lx}, (L : longueur constante)
0B = Rx; , (R : rayon intérieur de la cloche)
L’action de pesanteur est négligée. L'action du ressort (8) sur (6) est négligée.
Action de (6) sur (7) : {6 › 7} = {
A ا TA N : Effort normal ; T : Effort tangentiel.
0 B
0
(7) subit une action extérieure notée : {Ext — 7} = { cz
“Sr #0
| où C, : couple résistant en (MN).
0
(P2) subit une action extérieure notée : {Fxt › P,} = te 0 où وم : couple moteur en (mN).
P2Z0/0
Page 5/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Filière TSI Génie Mécanique 2015
10°- Tracer le graphe d’analyse dynamique (liaisons et actions mécaniques).
11°- Appliquer le théorème de la résultante dynamique à la masselotte (6) et en déduire
l'expression de l’effort normal N.
12°- Ecrire la relation entre T et N traduisant la condition de non glissement de la masselotte (6)
sur la cloche (7).
13°- Appliquer le théorème du moment dynamique sur la cloche (7) et en déduire la relation entre
T et C,. Réécrire cette relation pour (n) masselottes.
14°- Données : f= 0,25
R = 53,5 mm
L = 45 mm
Le nombre de masselottes est n=3
ف = 205,25 (74/5) : vitesse angulaire de la poulie (P2)
Déterminer la valeur de la masse Mg d’une masselotte pour que l'embrayage arrive à vaincre le
couple résistant C,.
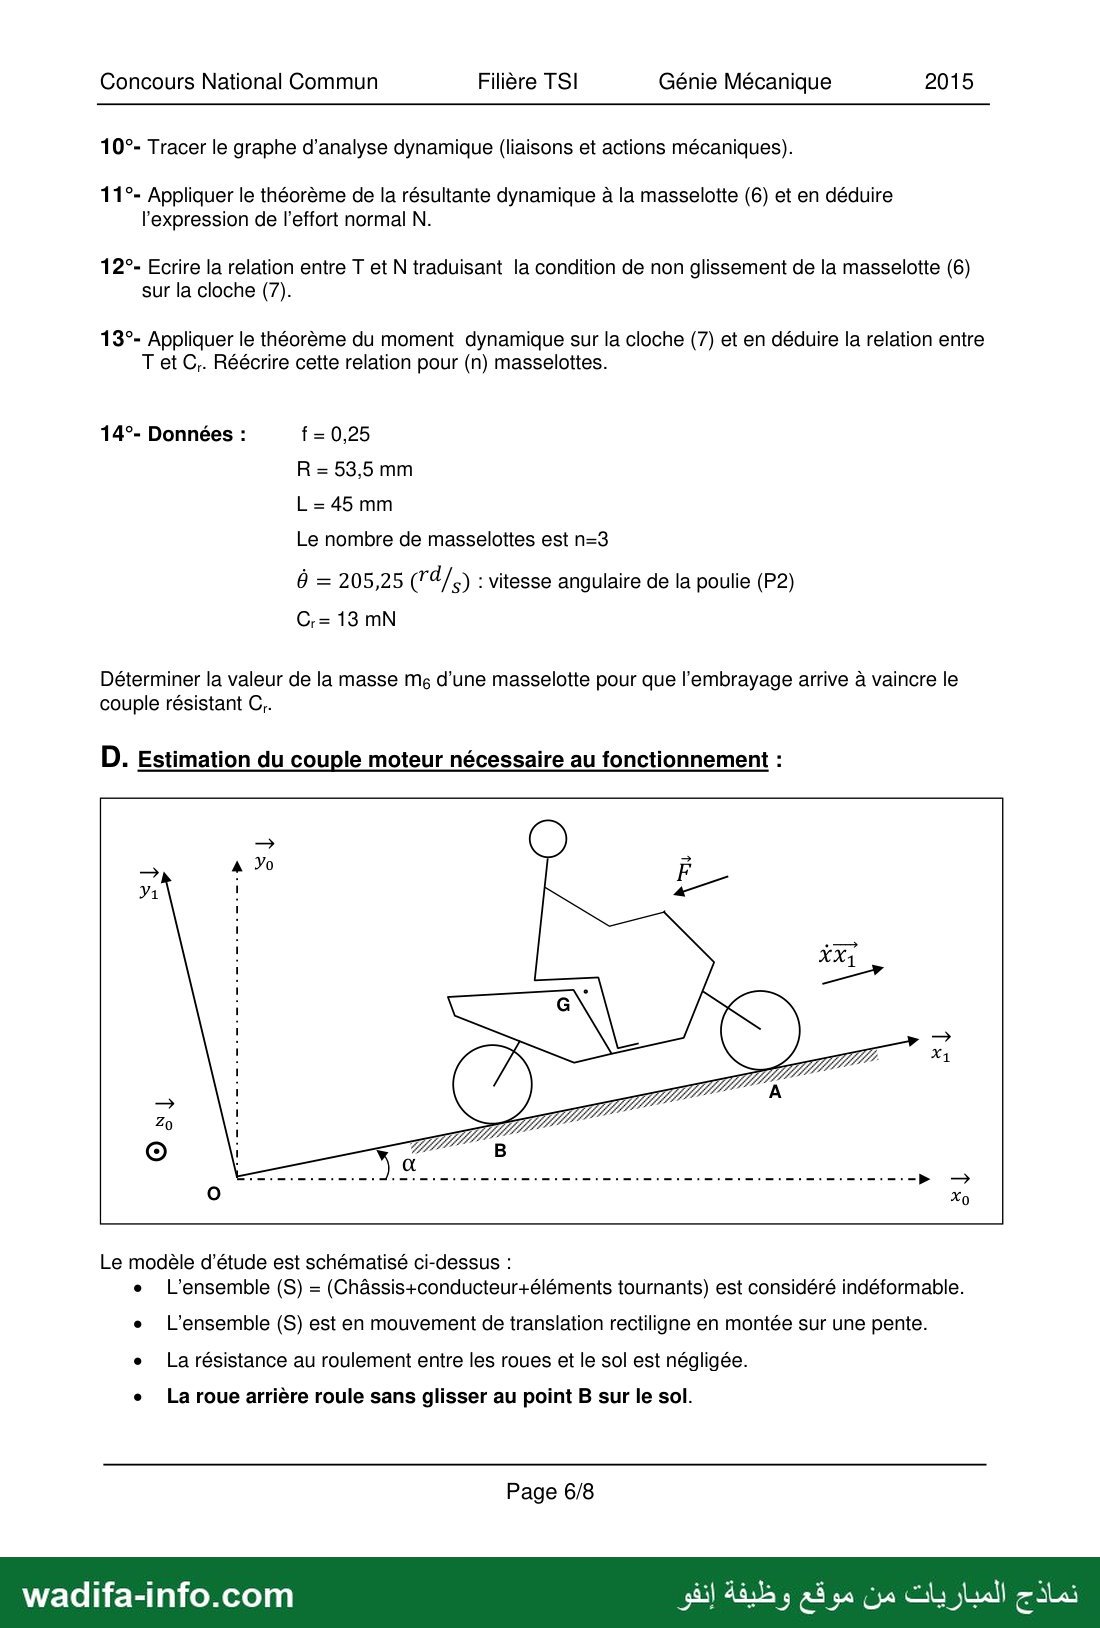
D. Estimation du couple moteur nécessaire au fonctionnement :
Le modèle d'étude est schématisé ci-dessus :
e L'ensemble (S) = (Châssis+conducteur+éléments tournants) est considéré indéformable.
e L'ensemble (S) est en mouvement de translation rectiligne en montée sur une pente.
e La résistance au roulement entre les roues et le sol est négligée.
e La roue arrière roule sans glisser au point 8 sur le sol.
Page 6/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Filière TSI Génie Mécanique 2015
Données :
e La masse de l'ensemble (S) est M= 200 kg, son centre d'inertie est G.
e Accélération de pesanteur : و = 9,8 0/8
e Vitesse de translation: xx; .
e Action de l'air sur l’ensemble (S) : 2 = —0,3 2 x;
e + - 9,78 460785 (angle d’inclinaison de la route par rapport à l’horizontale).
e Lerayon des deux roues حورم 215 mm.
e Le moment d'inertie de l’ensemble des éléments tournants (moteur, variateur, réducteur,
roues…) ramené sur l'axe du vilebrequin est estimé à Jéléments tournants =1 0 kgmê.
e Rapport de transmission k = — "22e = 0,028.
@vilebrequin
e Les pertes de puissance dans les liaisons et les transmissions sont négligées.
e Ro(0, 7 ولد 7 ) et R1 (O, 3 , H › 20 ) sont liés au sol et supposés galiléens.
15°- Etablir l'expression de l’énergie cinétique de l’ensemble(S) par rapport au sol en fonction de x.
16°- Appliquer le théorème de l'énergie cinétique à l’ensemble (S) et en déduire l’expression du
couple moteur sur le vilebrequin Cvilebrequin EN fonction À, Ÿ et des données, (Cvilebrequin ESt UN
couple extérieur au système (S) appliqué par les gaz brulés sur le vilebrequin).
Calculer Cviebrequin dans les deux cas suivants: * ل - 5 Em et #=0/ 2
*x=15kM/ et #=08 w 2
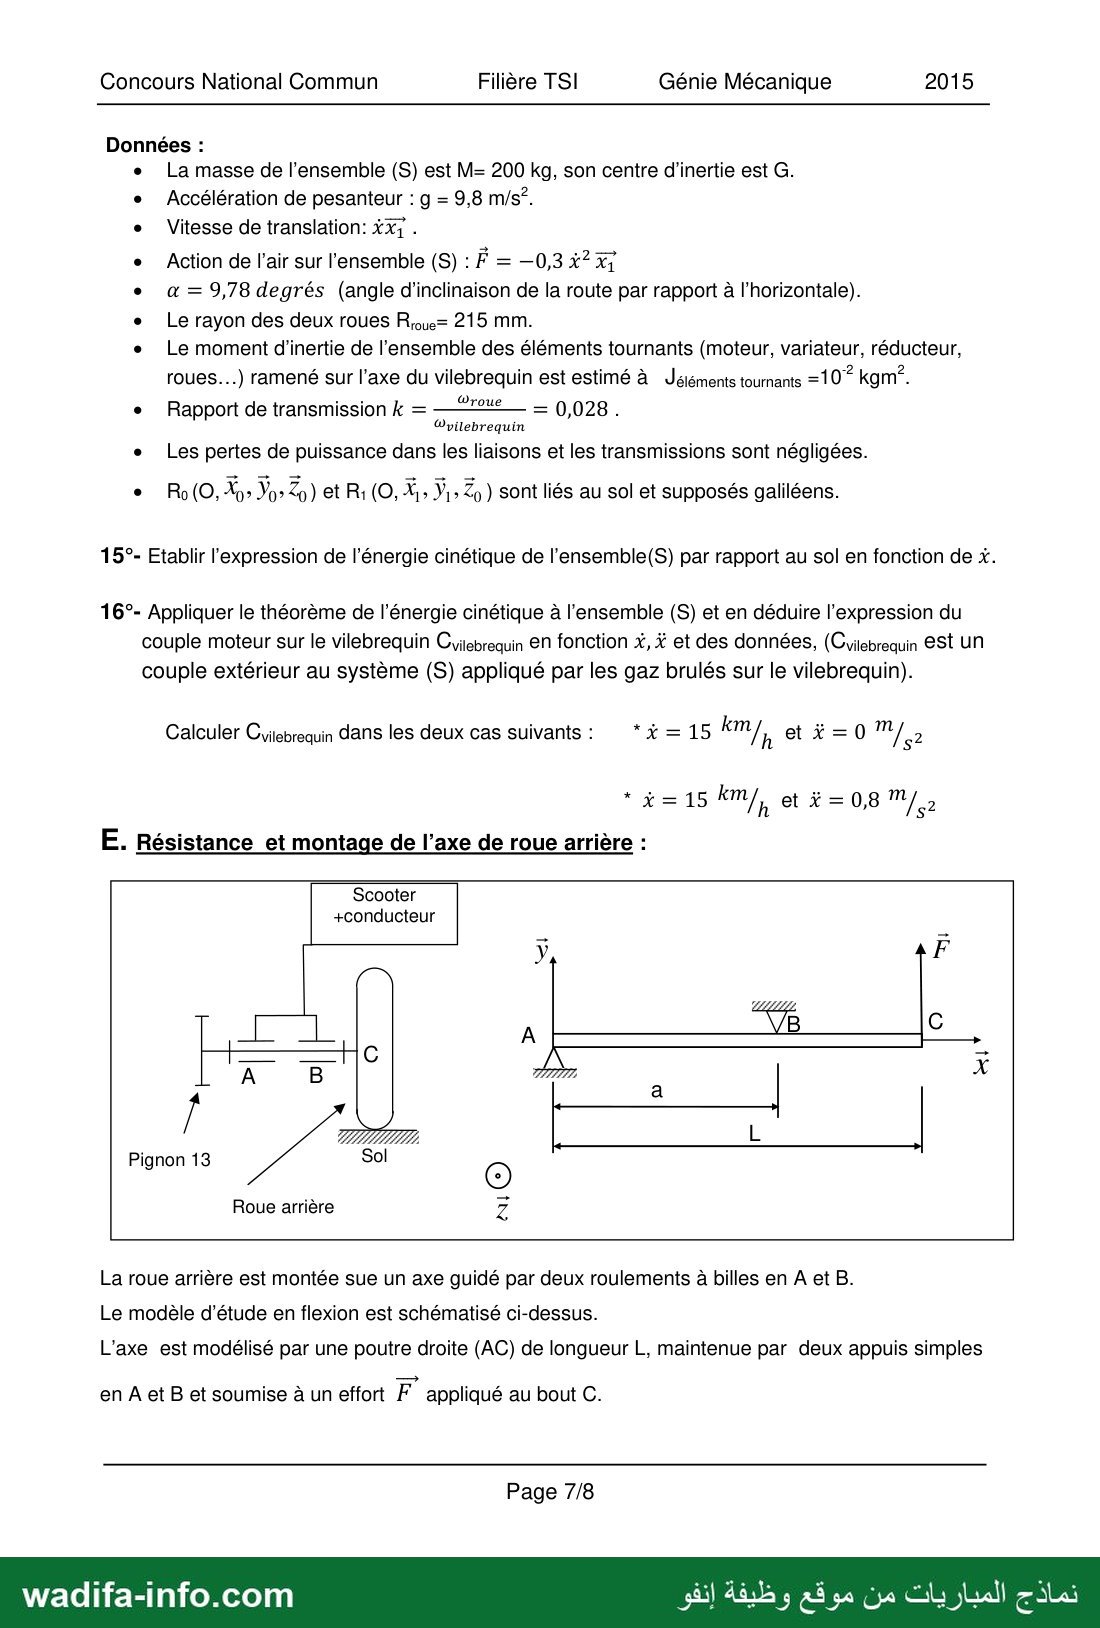
E. Résistance et montage de l’axe de roue arrière :
Scooter
+conducteur
A B 7
Pignon 13
Roue arrière
La roue arrière est montée sue un axe guidé par deux roulements à billes en À et B.
Le modèle d’étude en flexion est schématisé ci-dessus.
L’axe est modélisé par une poutre droite (AC) de longueur L, maintenue par deux appuis simples
en À et B et soumise à un effort F appliqué au bout C.
Page 7/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Filière TSI Génie Mécanique 2015
L'action de pesanteur est négligée.
On pose : F =Fÿ EF, = Fay FR = -[ رو
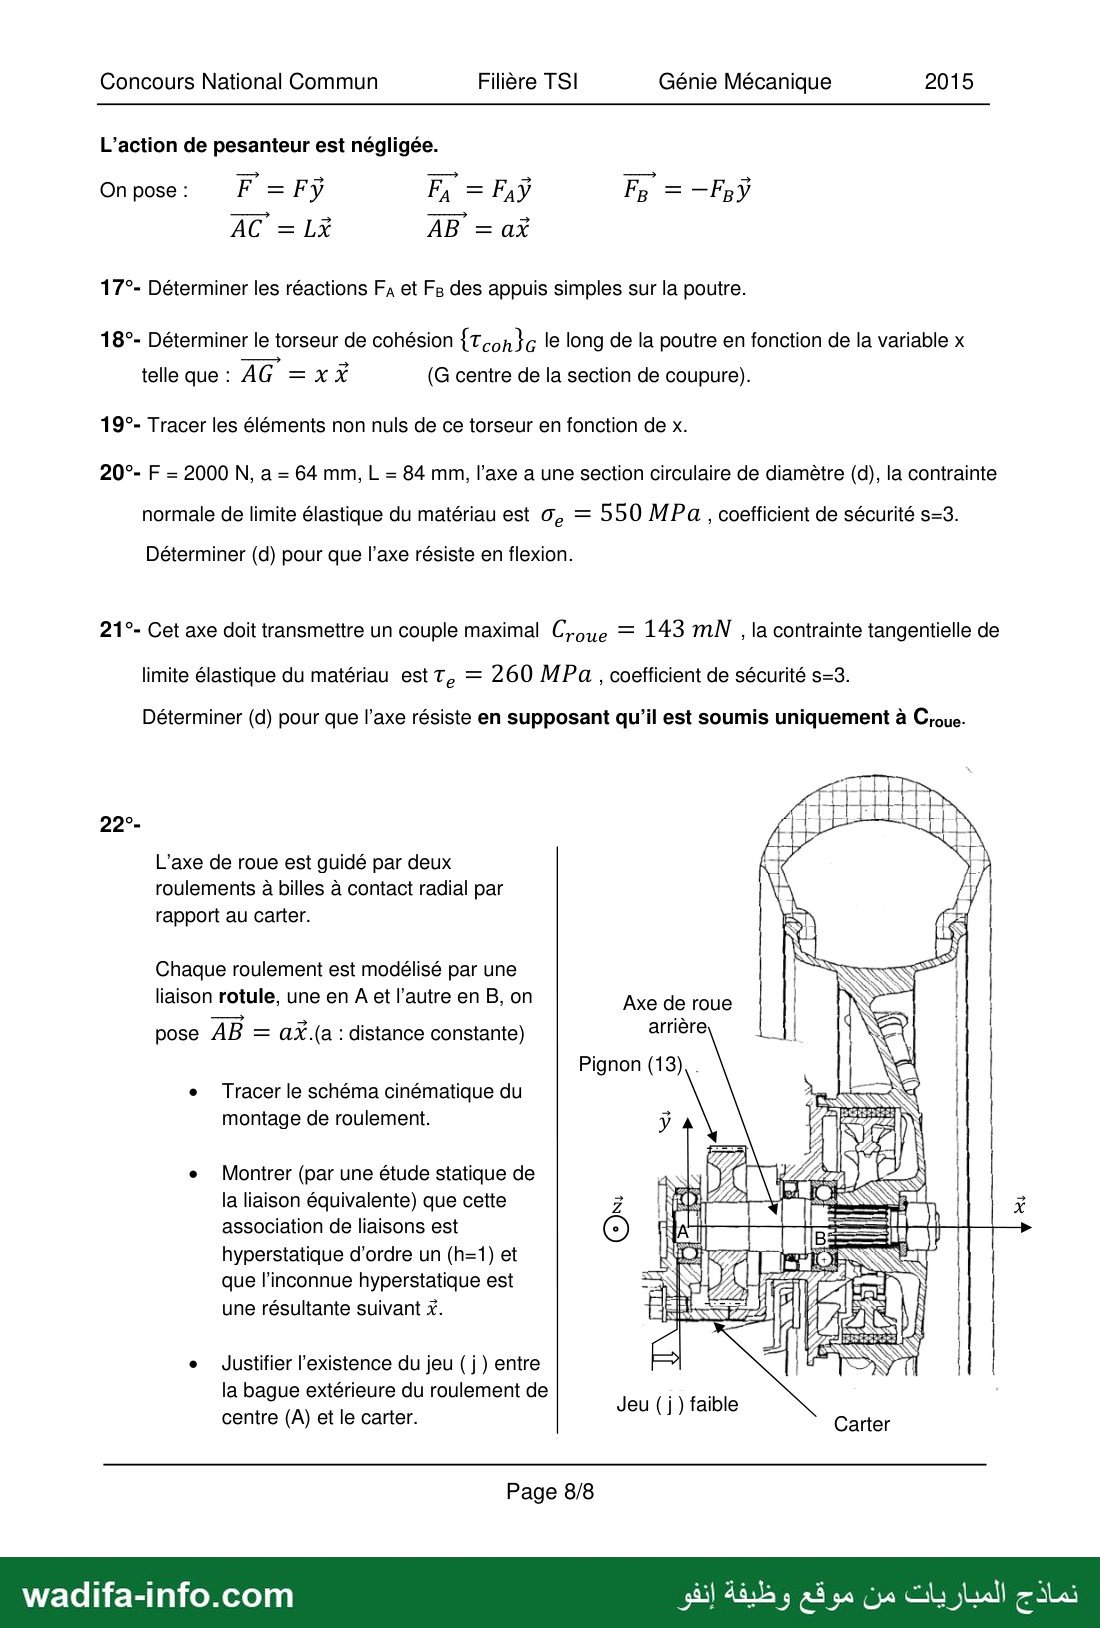
17°- Déterminer les réactions Fa et Fg des appuis simples sur la poutre.
18°- Déterminer le torseur de cohésion {T con }ç le long de la poutre en fonction de la variable x
telle que : AG = x X (G centre de la section de coupure).
19°- Tracer les éléments non nuls de ce torseur en fonction de x.
20°- F = 2000 N, a = 64 mm, L = 84 mm, l’axe a une section circulaire de diamètre (d), la contrainte
normale de limite élastique du matériau est 0, = 550 MPa , coefficient de sécurité s=3.
Déterminer (d) pour que l’axe résiste en flexion.
21°- Cet axe doit transmettre un couple maximal Cyoue = 143 MN , la contrainte tangentielle de
limite élastique du matériau est T, = 260 MPa , coefficient de sécurité s=3.
Déterminer (d) pour que l'axe résiste en supposant qu’il est soumis uniquement à عدم
L’axe de roue est guidé par deux
roulements à billes à contact radial par
rapport au carter.
Chaque roulement est modélisé par une
association de liaisons est
hyperstatique d’ordre un (h=1) et
que l’inconnue hyperstatique est
une résultante suivant à.
liaison rotule, une en À et l'autre en B, on Axe de roue
pose AB = aŸ.(a : distance constante) arrière
Pignon (13).
e Tracer le schéma cinématique du
montage de roulement. ÿ
7 0 £ 7
e Montrer (par une étude statique de دان 1 | 2
la liaison équivalente) que cette 2 fe ;
0
2
0
(SEE
7
e Justifier ١65190066 du jeu ( j ( entre
la bague extérieure du roulement de Jeu ) j } faible
centre (A) et le carter. Carter
Page 8/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Figure 1 : Phase de ralenti Figure 2 : Phase de glissement dans l’embrayage
Piston (1)
2
Courroie (5) 7 ا
Flasque 9 | Flasque (F2) Bielle (2)
R1mini
Cloche (7)
Pignon (10)
ignon (13)
Ressort (9)
(F3) Flasque (F4) Pignon 9 رب
Pignon A Roue arrière (14) CNC 2015 - TSI -GM Document à rendre 1/2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Figure 3 : Phase de non glissement dans l’embrayage et de variation Figure 4 : Phase de vitesse maximale du scooter
des rayons des poulies du variateur
CNC 2015 - TSI - GM Document à rendre 2/2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Filière TSI Génie Mécanique 2015
5
11
Nas = (COUK
Ventilateur
de refroidissement
du moteur
DOCUMENT 1/4: (Beaucoup de pièces et de détails ne sont pas représentés)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Filière TSI Génie Mécanique 2015
Variation des rayons des poulies (P1) et (P2)
Piston
Le rayon de la poulie (P1) est
minimal.
Le rayon de la poulie (P2) est
maximal.
R1mini
R2mMmaxi
Le rayon de la poulie (P1) est
compris entre R1mini et
RImaxi.
Le rayon de la poulie (P2) est
compris entre R2mini et
R2maxi.
RIMINI‹R1‹R1maxi
R2MINI‹R2‹R2Maxi
R2mini
RImaxi
Le rayon de la poulie (P1) est
maximal.
Le rayon de la poulie (P2) est
minimal.
R1maxi
R2mini
DOCUMENT 2/4: (Beaucoup de pièces et de détails ne sont pas représentés)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Filière TSI Génie Mécanique 2015
La variation des rayons
des poulies (P1) et (P2)
est causées par des
billes.
Flasque(F4), Flasque(F3)
Lorsque la vitesse de
rotation du vilebrequin
est faible les billes sont
proches de l'axe, le
flasque (F2) est donc
éloigné du flasque (F1).
Le rayon "١ de la
courroie est donc
minimal. Billes proches
Les flasques (F3) et (F4) de l'axe
sont rapprochés à
cause du ressort (9), le
rayon R2 est maximal. Flasque (F2) Flasque(F1)
Ressort(9)
Lorsque la vitessede rotation
du vilebrequin augmente les
billes s'éloignent de l'axe par
effet centrifuge, elles
poussent le flasque (F2) vers
le flasque (F1). Le rayon R1de
la courroie augmente.
En même temps les flasques
(F3) et (F4) s'écartent le
ressort (9) se comprime, le ; ;
rayon R2 diminue. Billes en positon
intermédiaire
Lorsque la vitesse de rotation
est maximale les billes sont
éloignées de l'axe au
maximum. (F1) et F2) se
rapprochent au maximum
alors que (F3) et (F4) s'éloignt
au maximum.Le rayon 1 est
maximal, par contre le rayon
R2 est minimal.
Le ressort (9) a pour fonction
de créer un effort sur le flasque
(F3) pour le rapprocher du : ادا
flasque (F4) lorsque la vitesse Billes éloignées
de rotation diminue. de l'axe
DOCUMENT 3/4: (Beaucoup de pièces et de détails ne sont pas représentés)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Filière TSI Génie Mécanique 2015
2 age centrifuge est constitué
principalement de la cloche (7) et des
masselottes (6).
Lorsque la poulie (P2) atteind une vitesse
de rotation suffisante les masselottes
s'écartent par effet centrifuge et adhérent
sur la cloche.
Plus la vitesse de rotation augmente plus la
pression des masselottes sur la cloche
augmente aussi, ainsi la puissance
mécanique se transmet de la poulie(P2) à
la cloche.
lorsque la vitesse de rotation diminue les
ressorts (8) rappellent les masselottes, la
transmission entre (P2) et (7) est coupée.
La puissance est transmise de
la cloche (7) vers la roue
arrière par des engrenages
اا pe les pignons (10),
Le pignon (10) est lié à la
cloche (7).
Le pignon (13) est lié à la roue
arrière.
DOCUMENT 4/4: (Beaucoup de pièces et de détails ne sont pas représentés)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce sujet est l'épreuve de Génie Mécanique du Concours National Commun (CNC) 2015, filière TSI, qui sert à l'admission dans les écoles d'ingénieurs marocaines. Le temps conseillé est de 3 heures. Aucun document n'est autorisé, la calculatrice l'est. Le support étudié est la chaîne d'énergie d'un scooter 50 cm³ : moteur deux temps, variateur à courroie, embrayage centrifuge et réducteur à engrenages. C'est un problème en cinq parties indépendantes :
- A : schéma technologique et loi entrée-sortie ;
- B : équilibrage du système bielle-manivelle ;
- C : embrayage centrifuge ;
- D : couple moteur par le théorème de l'énergie cinétique ;
- E : résistance et montage de l'axe de roue.
Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties A, C et E sont presque directes. Ce sont des chaînes de rapports, un TRD sur une masselotte et de la RDM classique : faites-les d'abord pour sécuriser des points. La partie B demande de la rigueur dans les projections, avec x1 = cosθ x0 + sinθ y0. En D, pensez à ramener l'inertie des éléments tournants en masse équivalente. Unités : l'énoncé écrit « mN » pour des N·m.
A. Schéma technologique de la chaîne
1° Compléter les figures 2, 3 et 4 (documents à rendre)
Il n'y a pas de cote à inventer : on représente seulement l'état de chaque organe, d'après le tableau et les documents 3/4 et 4/4.
- Figure 2 (glissement de l'embrayage) :
- variateur identique à la figure 1 : billes (4) près de l'axe, flasque F2 écarté de F1, courroie (5) au rayon R1 mini sur P1 et au rayon R2 maxi sur P2 (F3 et F4 rapprochés par le ressort 9 détendu) ;
- masselottes (6) écartées radialement, ressorts (8) tendus, en contact avec la cloche (7), mais avec glissement.
- Figure 3 (non-glissement, variation des rayons) :
- billes à mi-course, F2 rapproché de F1 et courroie à un rayon intermédiaire sur P1 ;
- F3 et F4 partiellement écartés, ressort (9) partiellement comprimé et courroie à un rayon intermédiaire sur P2 ;
- masselottes plaquées contre la cloche.
- Figure 4 (vitesse maximale) :
- billes au rayon maximal, F1 et F2 rapprochés au maximum, courroie en R1 maxi ;
- F3 et F4 écartés au maximum, ressort (9) comprimé au maximum, courroie en R2 mini ;
- masselottes plaquées contre la cloche, sans glissement.
2° Loi de vitesse du scooter
On enchaîne les rapports :
- variateur : ωP2 = ωvil·R1/R2 ;
- embrayage sans glissement : ω7 = ωP2 ;
- réducteur à deux engrenages extérieurs, dont le signe est sans importance pour la norme : ωroue = ω7·(Z10·Z12)/(Z11·Z13) ;
- roulement sans glissement : V = Rroue·ωroue.
V (km/h) = 3,6 × (2π Nvil/60) × (R1/R2) × (Z10Z12)/(Z11Z13) × Rroue, avec Rroue en mètres. Le rapport du réducteur vaut (15×16)/(50×60) = 0,08.
3° Applications numériques
| Nvil (tr/min) | R1/R2 | ωroue (rad/s) | V |
|---|---|---|---|
| 5600 | 37,5/107,1 = 0,350 | 16,43 | 3,53 m/s ≈ 12,7 km/h |
| 6000 | 77/74,7 = 1,031 | 51,81 | 11,14 m/s ≈ 40,1 km/h |
| 6700 | 77/74,7 = 1,031 | 57,86 | 12,44 m/s ≈ 44,8 km/h |
Le dernier cas retrouve bien la vitesse maximale annoncée de 45 km/h, ce qui confirme le modèle.
B. Équilibrage du système piston-bielle-vilebrequin
Données : x1 = cosθ x0 + sinθ y0, y1 = −sinθ x0 + cosθ y0, OA = e x1, OB = x x0, AB = L.
4° Relations géométriques
B est sur l'axe (O, x0). Projetons la fermeture OA + AB = OB sur y0 : e sinθ − L sinφ = 0, d'où sinφ = e sinθ/L. Sur x0 : x = e cosθ + L cosφ, avec cosφ = √(1 − sin²φ). D'où x(t) = e cosθ + L√(1 − (e sinθ/L)2).
5° Expression approchée
Avec k = 1/2 : x ≈ e cosθ + L − e2 sin2θ/(2L). En linéarisant sin²θ = (1 − cos2θ)/2, on obtient x ≈ L − e²/(4L) + e cosθ + (e²/(4L)) cos2θ.
6° Vitesses et accélérations (θ = ωvilt, ω constant)
- V(A/0) = e ω y1 et Γ(A/0) = −e ω2 x1 (mouvement circulaire uniforme).
- V(B/0) = −e ω [sinθ + (e/(2L)) sin2θ] x0.
- Γ(B/0) = −e ω2 [cosθ + (e/L) cos2θ] x0.
7° TRD sur le système (m1, mA, mB)
Les actions extérieures sont {0→1} et {0→3}, la pesanteur étant négligée. m1 est fixe en O, donc son accélération est nulle. On écrit Σ Fext = mAΓ(A) + mBΓ(B) :
- sur y0 : Y01 + Y03 = −mA e ω2 sinθ ;
- sur x0 : X01 = −(mA + mB) e ω2 cosθ − mB (e2ω2/L) cos2θ ;
- sur z0 : Z01 + Z03 = 0.
8° Ajout de la masse mK en K (OK = −d x1)
On a Γ(K/0) = +d ω² x1, d'où :
- Y = (mKd − mAe) ω2 sinθ ;
- X = [mKd − (mA + mB)e] ω2 cosθ − mB(e2ω2/L) cos2θ.
9° Choix de e, d, mK et mB
- Pour annuler Y, il faut mK·d = mA·e : le contrepoids équilibre la masse tournante.
- Pour annuler le terme du premier ordre de X, il faudrait mK·d = (mA + mB)·e, mais Y vaudrait alors mBeω² sinθ. Un seul contrepoids ne peut donc pas rendre X et Y constants simultanément.
- Compromis classique : mKd = (mA + mB/2)e. Les deux amplitudes du premier ordre valent alors mBeω²/2 chacune.
- Le terme du second ordre, en cos2θ, ne dépend pas de mK. On le réduit avec un piston léger (mB faible) et un rapport e/L petit (bielle longue).
C. Embrayage centrifuge
10° Graphe d'analyse dynamique
- (0)–(P2) : pivot (O, z0) ;
- (0)–(7) : pivot (O, z0) ;
- (P2)–(6) : glissière (O, x1) ;
- (6)–(7) : contact surfacique avec frottement, coefficient f ;
- action extérieure CP2 z0 sur P2 ;
- action extérieure −Cr z0 sur 7.
La pesanteur et le ressort (8) sont négligés.
11° TRD sur la masselotte (6)
En régime établi (θ̇ constant), G décrit un cercle de rayon L : Γ(G/0) = −L θ̇² x1. La glissière n'exerce aucun effort selon x1, et (7) agit sur (6) par −N x1 − T y1. En projection sur x1 : −N = −m6 L θ̇², d'où N = m6 L θ̇2.
12° Non-glissement
Loi de Coulomb : |T| ≤ f·N.
13° TMD sur la cloche (7), sans masse, en O sur z0
R x1 ∧ (N x1 + T y1)·z0 − Cr = 0, d'où R·T = Cr. Pour n masselottes : n·R·T = Cr.
14° Masse d'une masselotte
Il faut Cr ≤ n R f m6 L θ̇², donc m6 ≥ Cr/(n f R L θ̇2). Numériquement : 13/(3 × 0,25 × 0,0535 × 0,045 × 205,25²) = 13/76,07, soit m6 ≥ 0,171 kg ≈ 171 g.
D. Couple moteur nécessaire
15° Énergie cinétique
(S) est en translation de vitesse ẋ. Les éléments tournants sont ramenés sur le vilebrequin, avec ωvil = ωroue/k = ẋ/(k Rroue). D'où Ec(S/0) = ½ [M + J/(k2Rroue2)] ẋ2. Numériquement, J/(kR)² = 0,01/(0,028 × 0,215)² ≈ 275,9 kg, soit une masse équivalente Meq ≈ 475,9 kg.
16° Théorème de l'énergie cinétique
dEc/dt = Pext + Pint. Les pertes sont nulles, et la puissance au contact roue-sol est nulle puisqu'il y a roulement sans glissement. Les puissances restantes sont :
- pesanteur : −M g sinα ẋ ;
- air : −0,3 ẋ³ ;
- moteur : Cvil·ẋ/(kR).
D'où Cvil = k Rroue [Meq ẍ + M g sinα + 0,3 ẋ2], avec kR = 0,028 × 0,215 = 6,02·10−3 m.
- Pour ẋ = 15 km/h = 4,167 m/s et ẍ = 0 : M g sinα = 1960 × sin 9,78° ≈ 332,9 N et l'air donne 0,3 × 4,167² ≈ 5,2 N. On obtient Cvil ≈ 2,04 N·m.
- Pour ẋ = 15 km/h et ẍ = 0,8 m/s² : on ajoute 475,9 × 0,8 ≈ 380,7 N, soit un total de 718,9 N, d'où Cvil ≈ 4,33 N·m. Cette valeur dépasse le couple maximal du moteur (4 N·m) : cette accélération n'est pas réalisable dans cette pente.
E. Résistance et montage de l'axe de roue arrière
17° Réactions
Les appuis sont en A (x = 0) et en B (x = a), avec F en C (x = L).
- Moment en A : −FB·a + F·L = 0, d'où FB = F·L/a.
- Résultante : FA − FB + F = 0, d'où FA = F(L − a)/a.
Pour F = 2000 N, a = 64 mm et L = 84 mm : FB = 2625 N et FA = 625 N.
18° Torseur de cohésion
Convention : actions de la partie droite sur la partie gauche.
- Sur ]AB[ : Ty = −FA et Mfz = FA·x = F(L − a)x/a.
- Sur ]BC[ : Ty = F et Mfz = F(L − x).
19° Diagrammes
- Ty : palier à −625 N sur AB, saut en B, puis palier à +2000 N sur BC.
- Mfz : triangle nul en A et en C, avec un maximum en B égal à F(L − a) = 2000 × 20 = 40 000 N·mm.
20° Diamètre en flexion
On impose σmax = 32 Mf/(π d³) ≤ σe/s = 550/3 = 183,3 MPa. Donc d³ ≥ 32 × 40 000/(π × 183,3), soit d ≥ 13,1 mm.
21° Diamètre en torsion seule
On impose τmax = 16 C/(π d³) ≤ τe/s = 260/3 = 86,7 MPa, avec C = 143 000 N·mm. Donc d³ ≥ 16 × 143 000/(π × 86,7), soit d ≥ 20,4 mm. C'est la condition dimensionnante : on retiendra un diamètre normalisé supérieur, par exemple 22 mm, à confirmer par une vérification en sollicitation composée.
22° Montage de roulements
- Schéma cinématique : l'axe de roue est relié au carter par une rotule de centre A et une rotule de centre B, placées sur l'axe x. Le pignon (13) est d'un côté, la roue en porte-à-faux de l'autre.
- Liaison équivalente : les deux rotules en parallèle sont équivalentes à une pivot d'axe (A, x). Côté statique, les inconnues sont XA, YA, ZA, XB, YB, ZB, soit Is = 6. On écrit l'équilibre en A :
- en résultante : XA + XB, YA + YB, ZA + ZB ;
- en moment : 0, −a ZB, a YB.
- Rôle du jeu j : la bague extérieure du roulement A est libre axialement dans le carter. Ce roulement ne reprend donc aucun effort axial, et la liaison en A devient une linéaire annulaire. Le montage devient isostatique (rotule en B + linéaire annulaire en A). Le jeu évite de mettre les roulements en charge axiale par les tolérances de fabrication et la dilatation thermique, et il facilite le montage.
💡 Résultats clés : vitesses de 12,7, 40,1 et 44,8 km/h ; Y = (mKd − mAe)ω² sinθ, équilibrage mKd = mAe (ou le compromis mKd = (mA + mB/2)e) ; N = m6Lθ̇², nRT = Cr, m6 ≥ 171 g ; Cvil ≈ 2,04 N·m puis 4,33 N·m ; FA = 625 N, FB = 2625 N, d ≥ 13,1 mm en flexion et d ≥ 20,4 mm en torsion ; h = 1, levé par le jeu axial en A. À réviser pour le CNC TSI : chaînes de transmission (variateur, trains simples), fermeture géométrique et dérivation vectorielle, TRD et TMD avec frottement de Coulomb, théorème de l'énergie cinétique avec inertie ramenée, RDM flexion et torsion (I/v = πd³/32, I0/v = πd³/16), hyperstatisme des montages de roulements.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}