
Modèle de concours : CNC 2008 Sciences industrielles (MP/PSI) — Concours National Commun
⬇️ Télécharger le PDF Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1740/modele-de-concours-cnc-2008-sciences-industrielles-mp-psi-concours-national-commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2008), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Sciences industrielles pour l'ingénieur
- Année
- 2008
- Pages
- 21
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
SESSION DE 2008
CONCOURS NATIONAL COMMUN
D'ADMISSION AUX GRANDES
ECOLES D'INGENIEURS MAROCAINES
FILIERE : MP et PSI
EPREUVE DES SCIENCES INDUSTRIELLES
DUREE : 4 HEURES
Composition du sujet :
Le sujet comporte :
-16 Pages de textes
-2 Pages d’annexes :
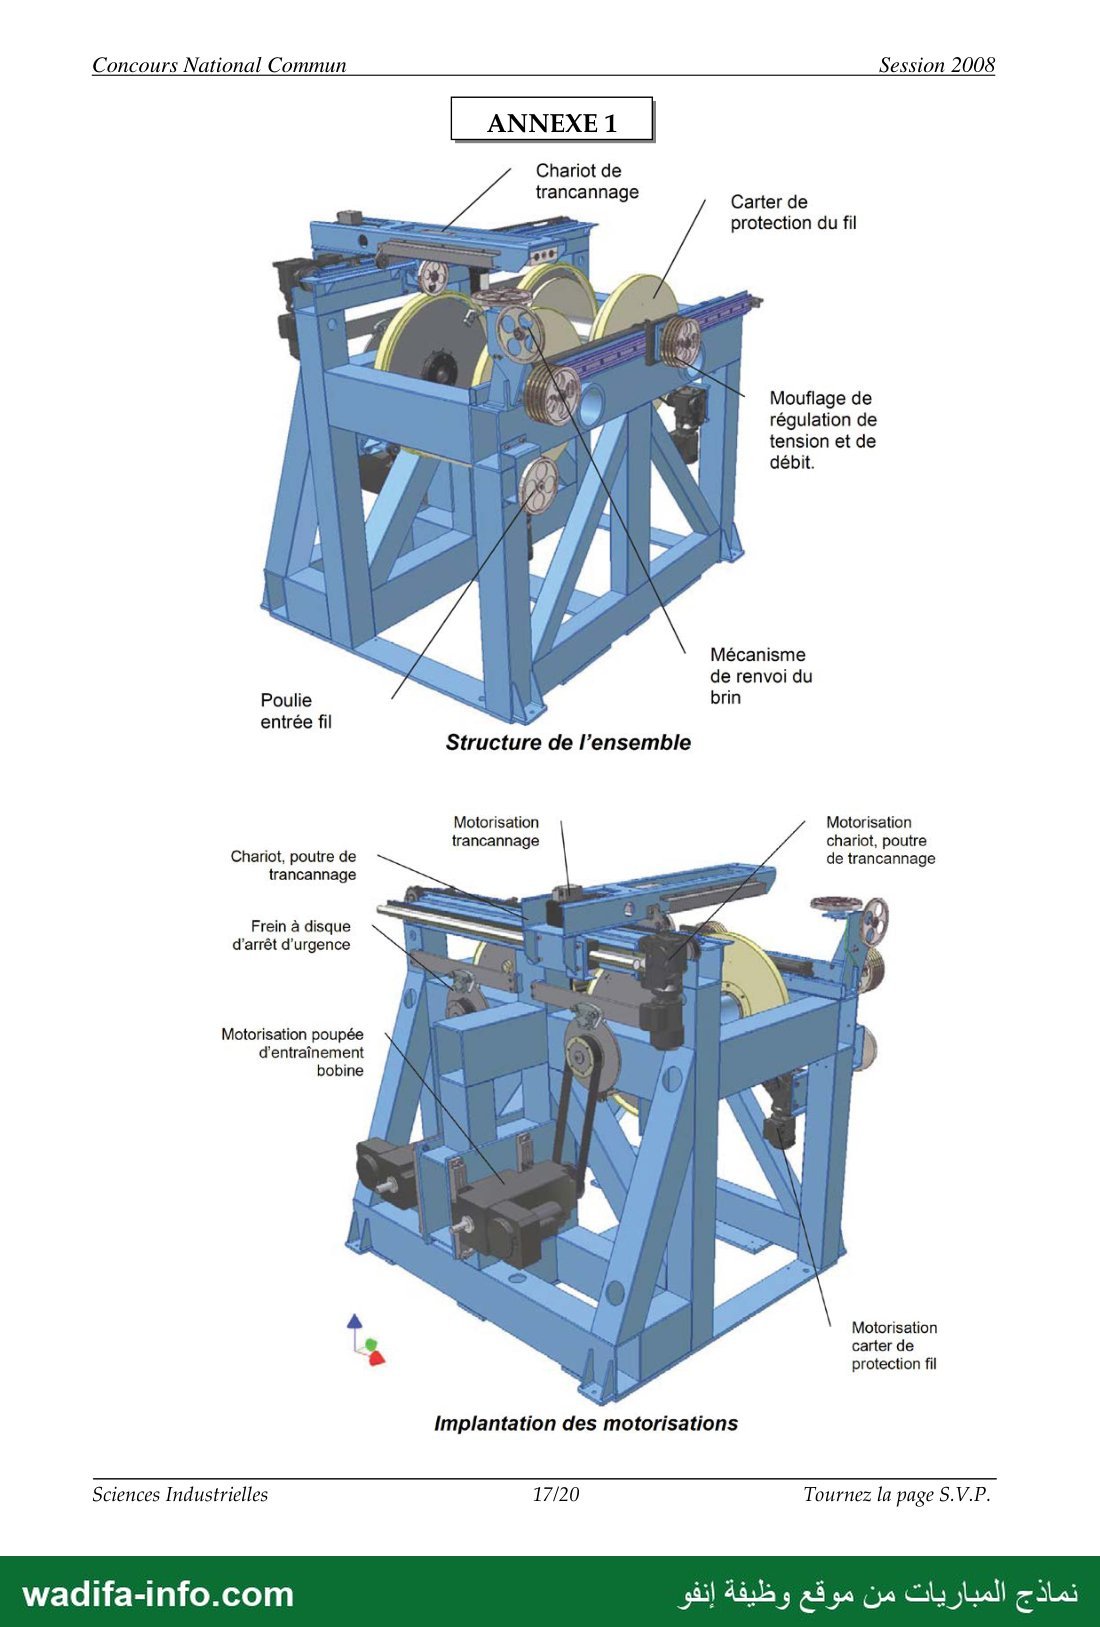
- Annexe 1 : Vue de la structure interne de l’enrouleuse.
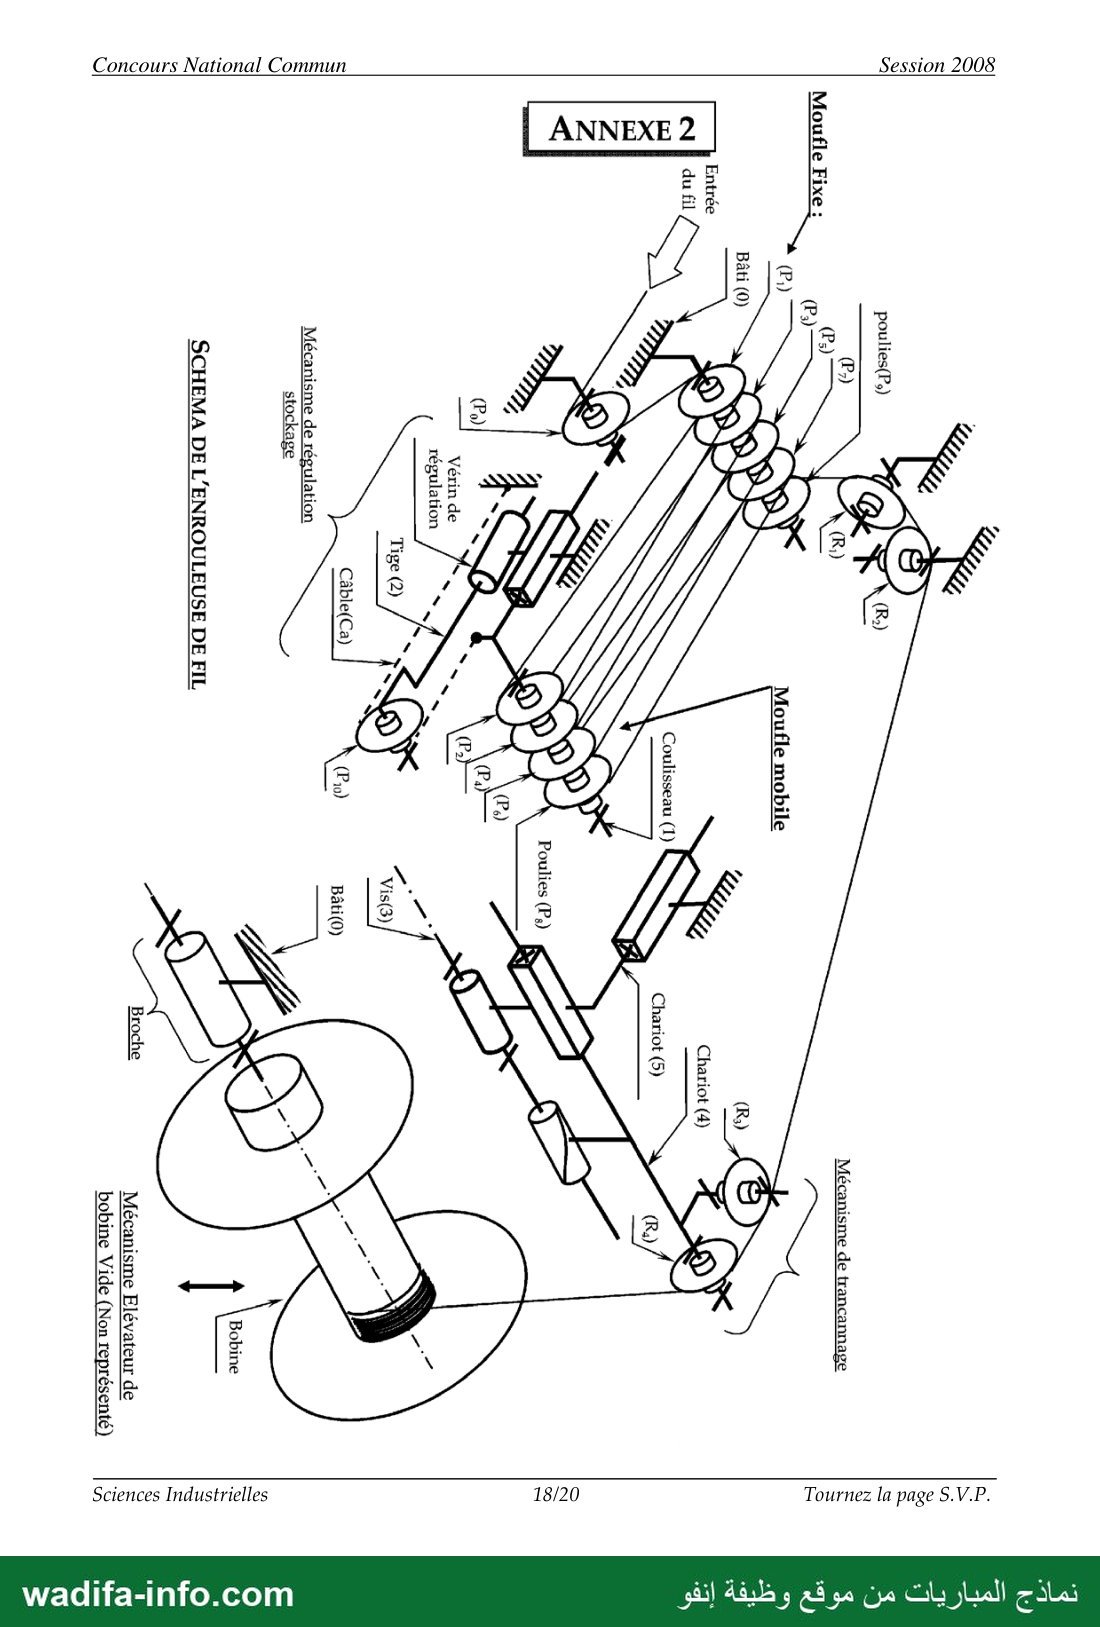
- Annexe 2 : Schéma de l’enrouleuse.
- 2 Documents réponse :
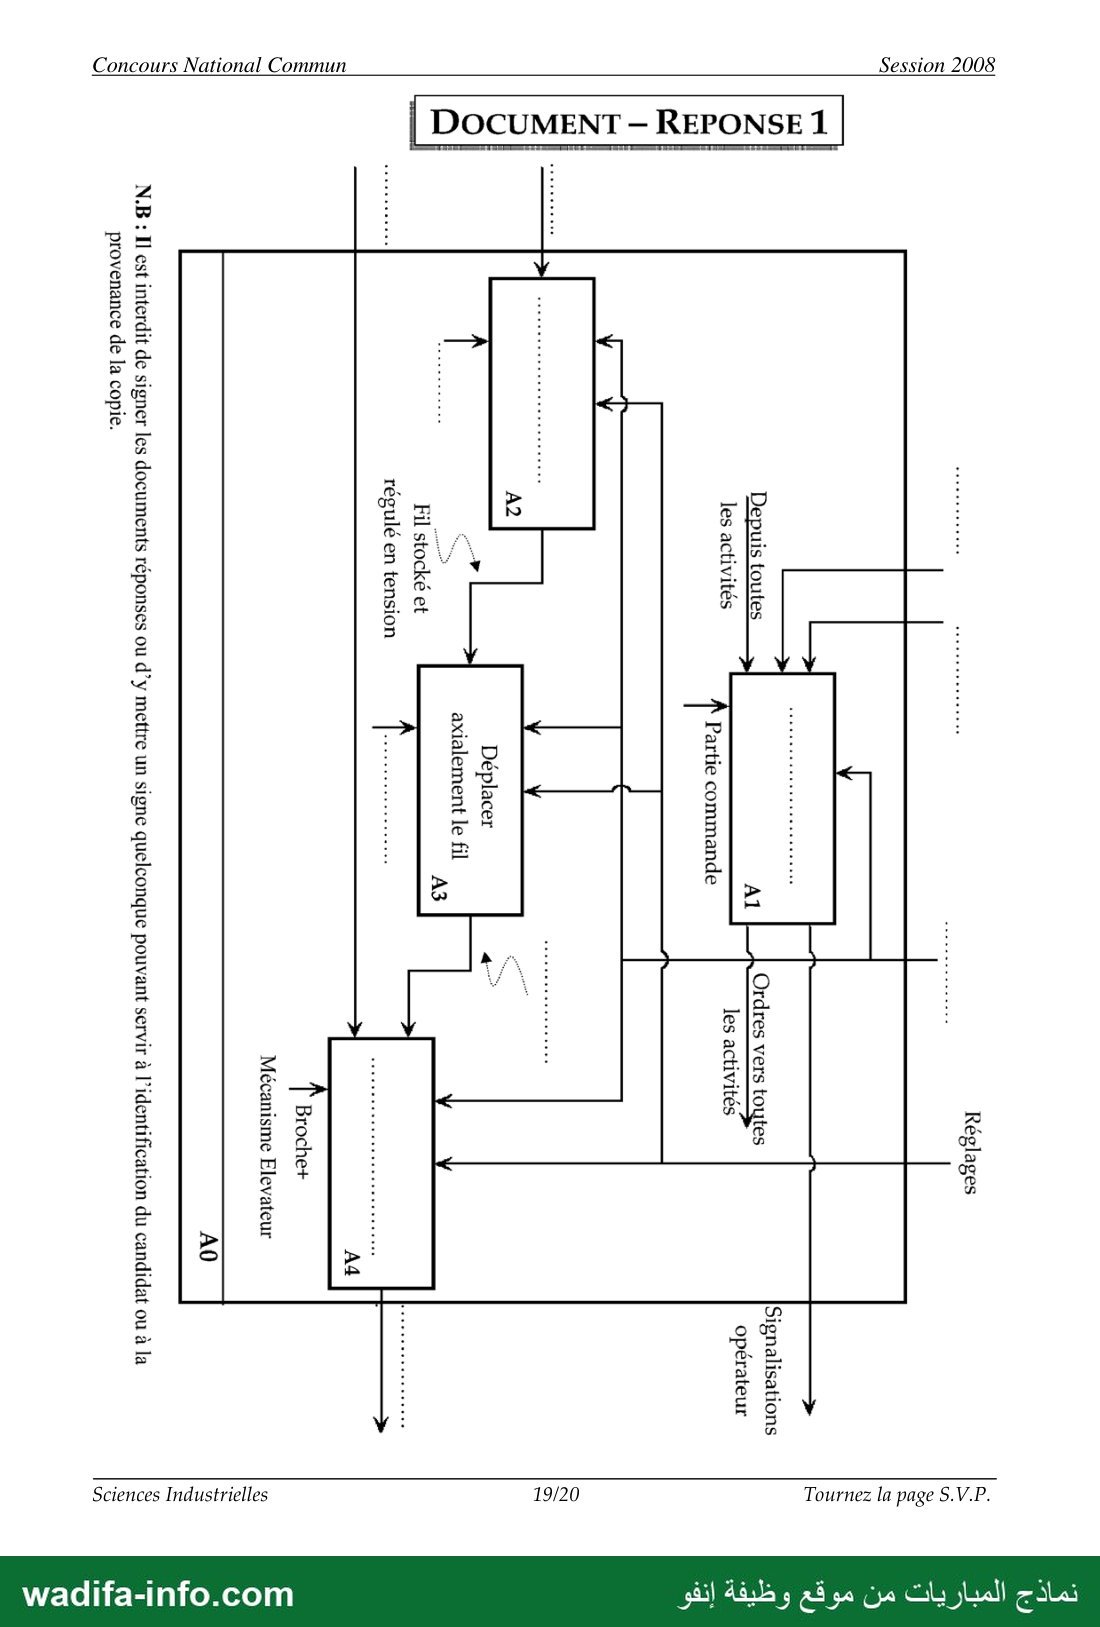
- DR1 : Diagrammes SADT niveau A0 (à compléter et à rendre avec la copie).
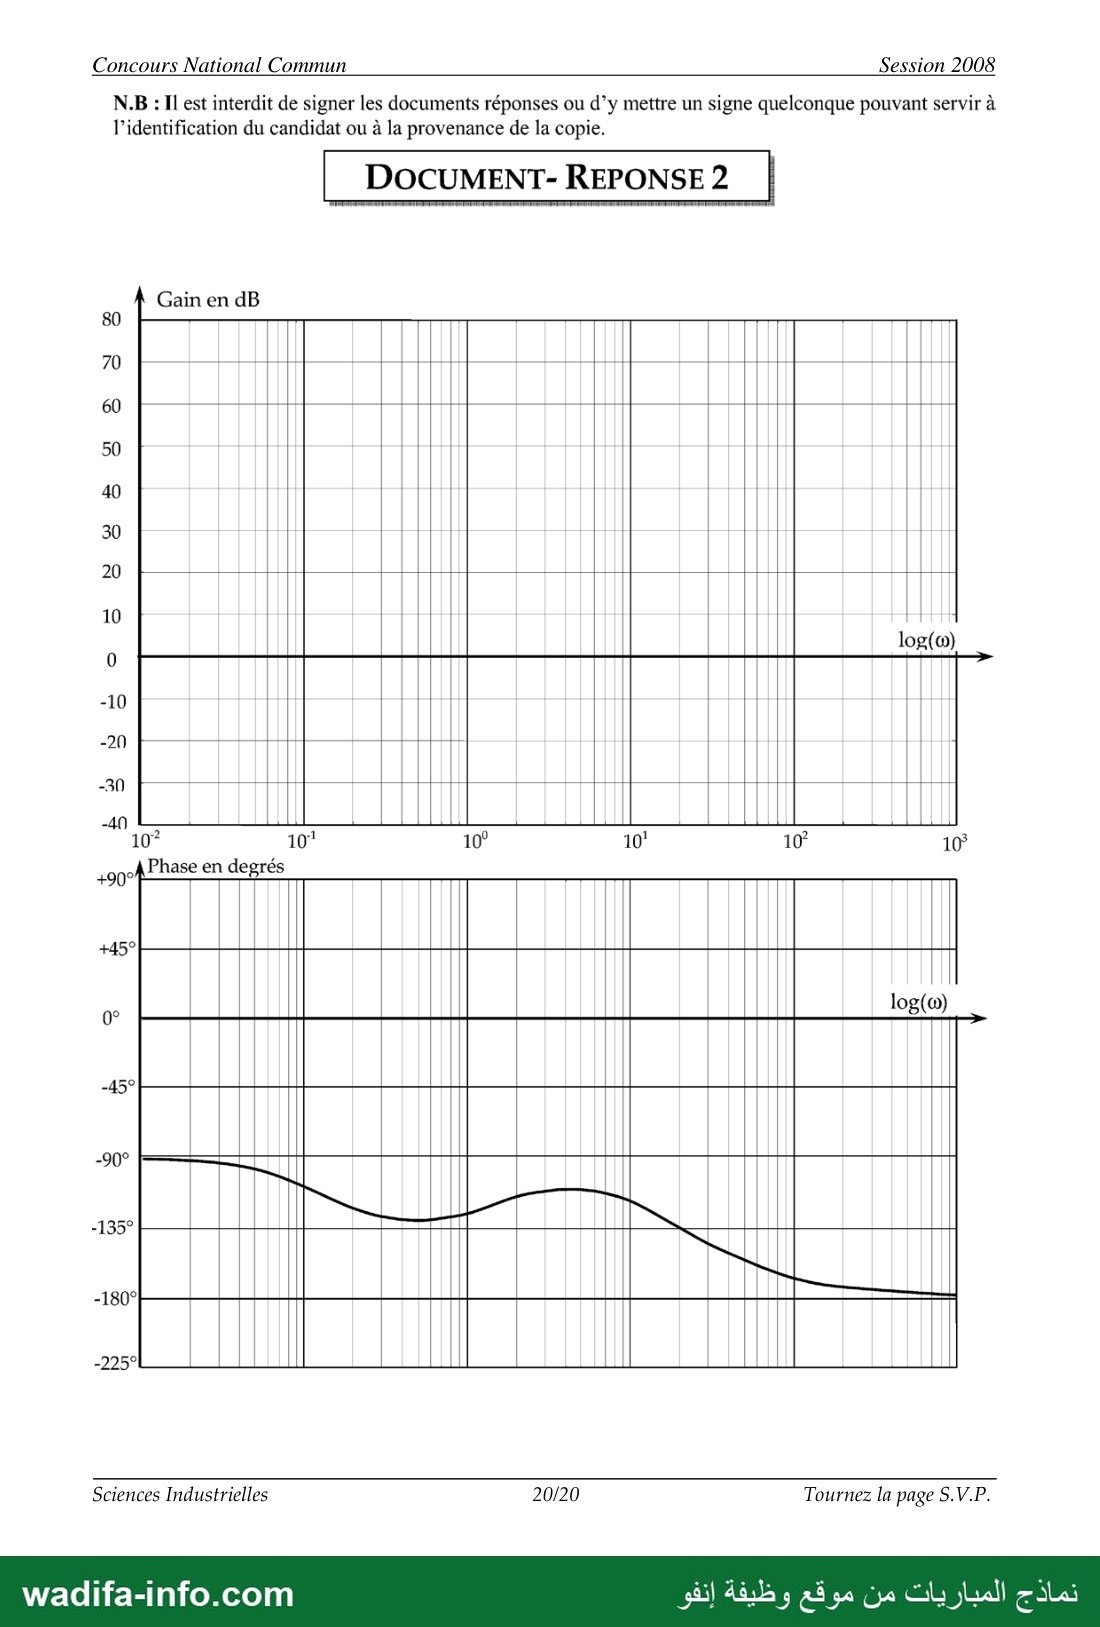
- DR2 : Lieu de transfert de Bode en boucle ouverte (à compléter et à rendre avec la copie).
CALCULATRICE AUTORISEE
AUCUN DOCUMENT SUPPLEMENTAIRE N’EST AUTORISE
Les parties constituant le sujet peuvent être traitées indépendamment, mais il est toute fois
conseillé de lire la totalité du sujet avant de composer.
Si au cours de l'épreuve, le candidat repère ce qui lui semble être une erreur d’énoncé, il le signale sur
sa copie et poursuit sa composition en expliquant les raisons des initiatives qu’il a été amené à prendre.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Session 2008
ENROULEUSE DE FIL
1. Mise en situation
La société SETIC est spécialisée dans la conception et la réalisation de machines destinées à
la fabrication de câbles hautes performances utilisés dans le domaine des réseaux de
transmissions (télécommunication et informatique).
La forte demande sur le marché mondial et une concurrence sévère conduisent au
développement de machines de câblerie toujours plus rapides, mais qui doivent rester
capables de maîtriser les paramètres fonctionnels du câble.
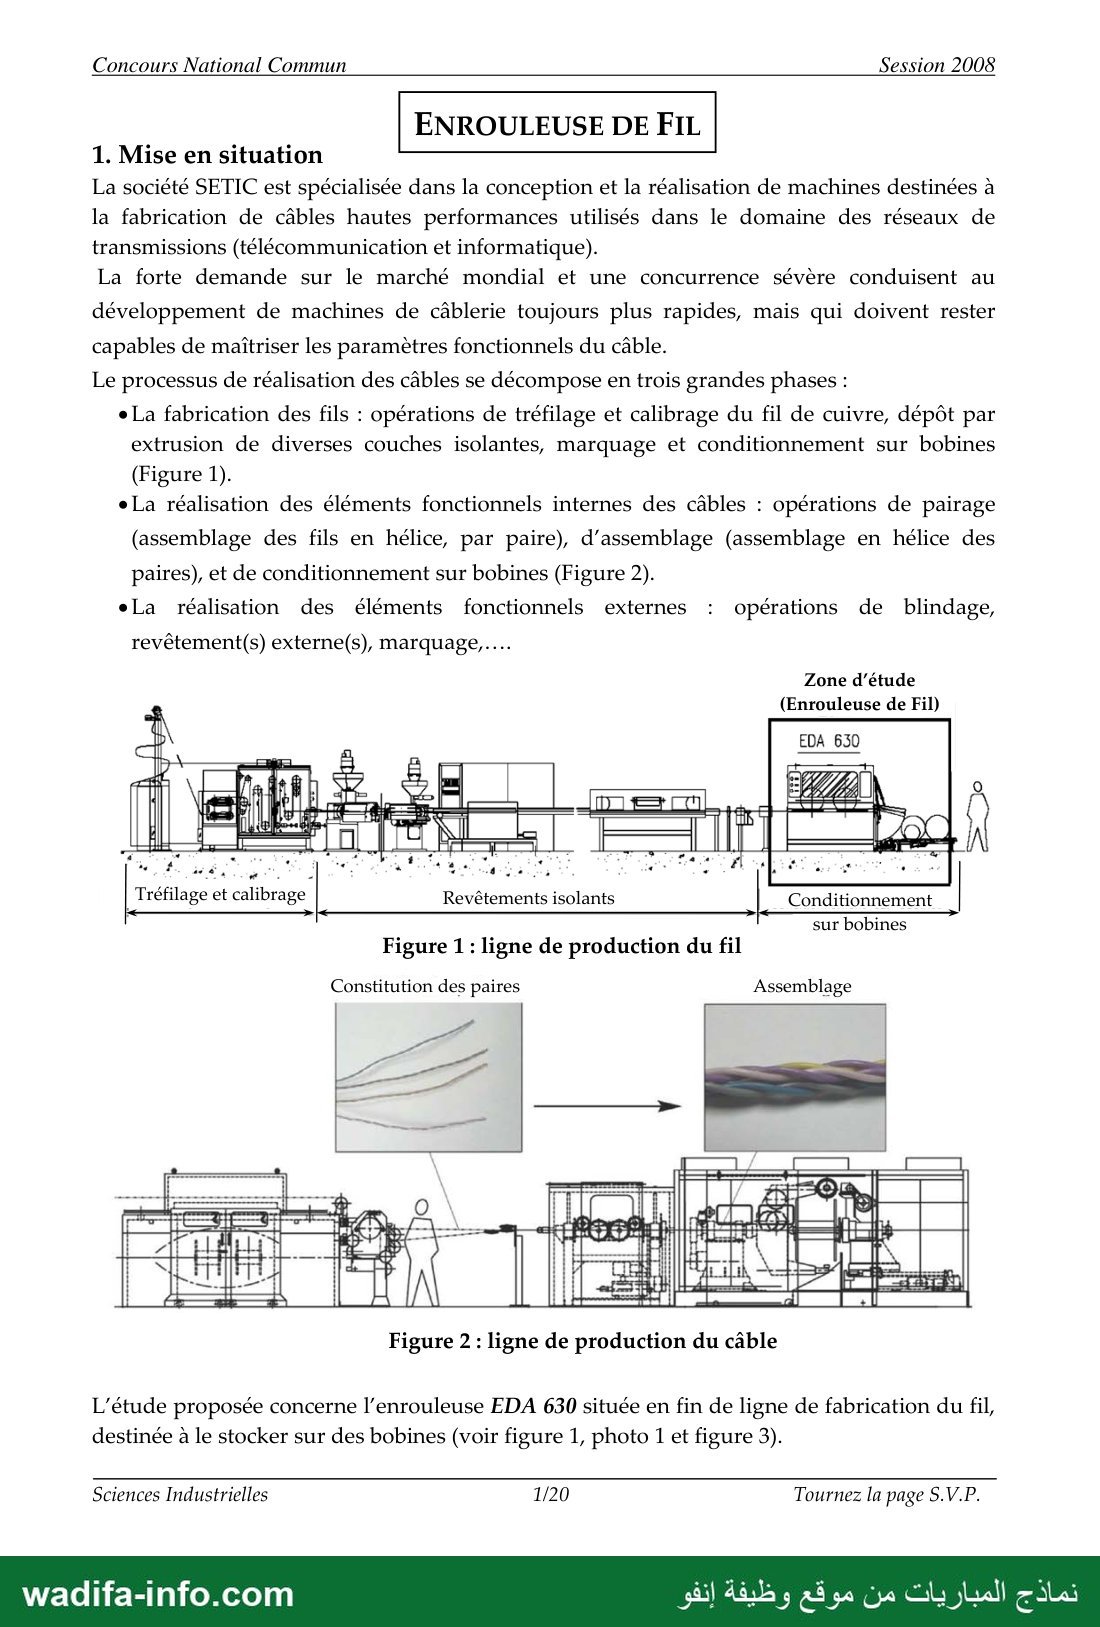
Le processus de réalisation des câbles se décompose en trois grandes phases :
e La fabrication des fils : opérations de tréfilage et calibrage du fil de cuivre, dépôt par
extrusion de diverses couches isolantes, marquage et conditionnement sur bobines
(Figure 1).
e La réalisation des éléments fonctionnels internes des câbles : opérations de pairage
(assemblage des fils en hélice, par paire), d'assemblage (assemblage en hélice des
paires), et de conditionnement sur bobines (Figure 2).
eLa réalisation des éléments fonctionnels externes : opérations de blindage,
revêtement(s) externe(s), marquage,
Zone d'étude
(Enrouleuse de Fil)
Conditionnement | حا لي
sur bobines
Constitution des paires Assemblage
Tréfilage et calibrage
Figure 1 : ligne de production du fil
›| parie 4 ee 3.
بم حم اشام و
Figure 2 : ligne de production du câble
L'étude proposée concerne l'enrouleuse EDA 630 située en fin de ligne de fabrication du fil,
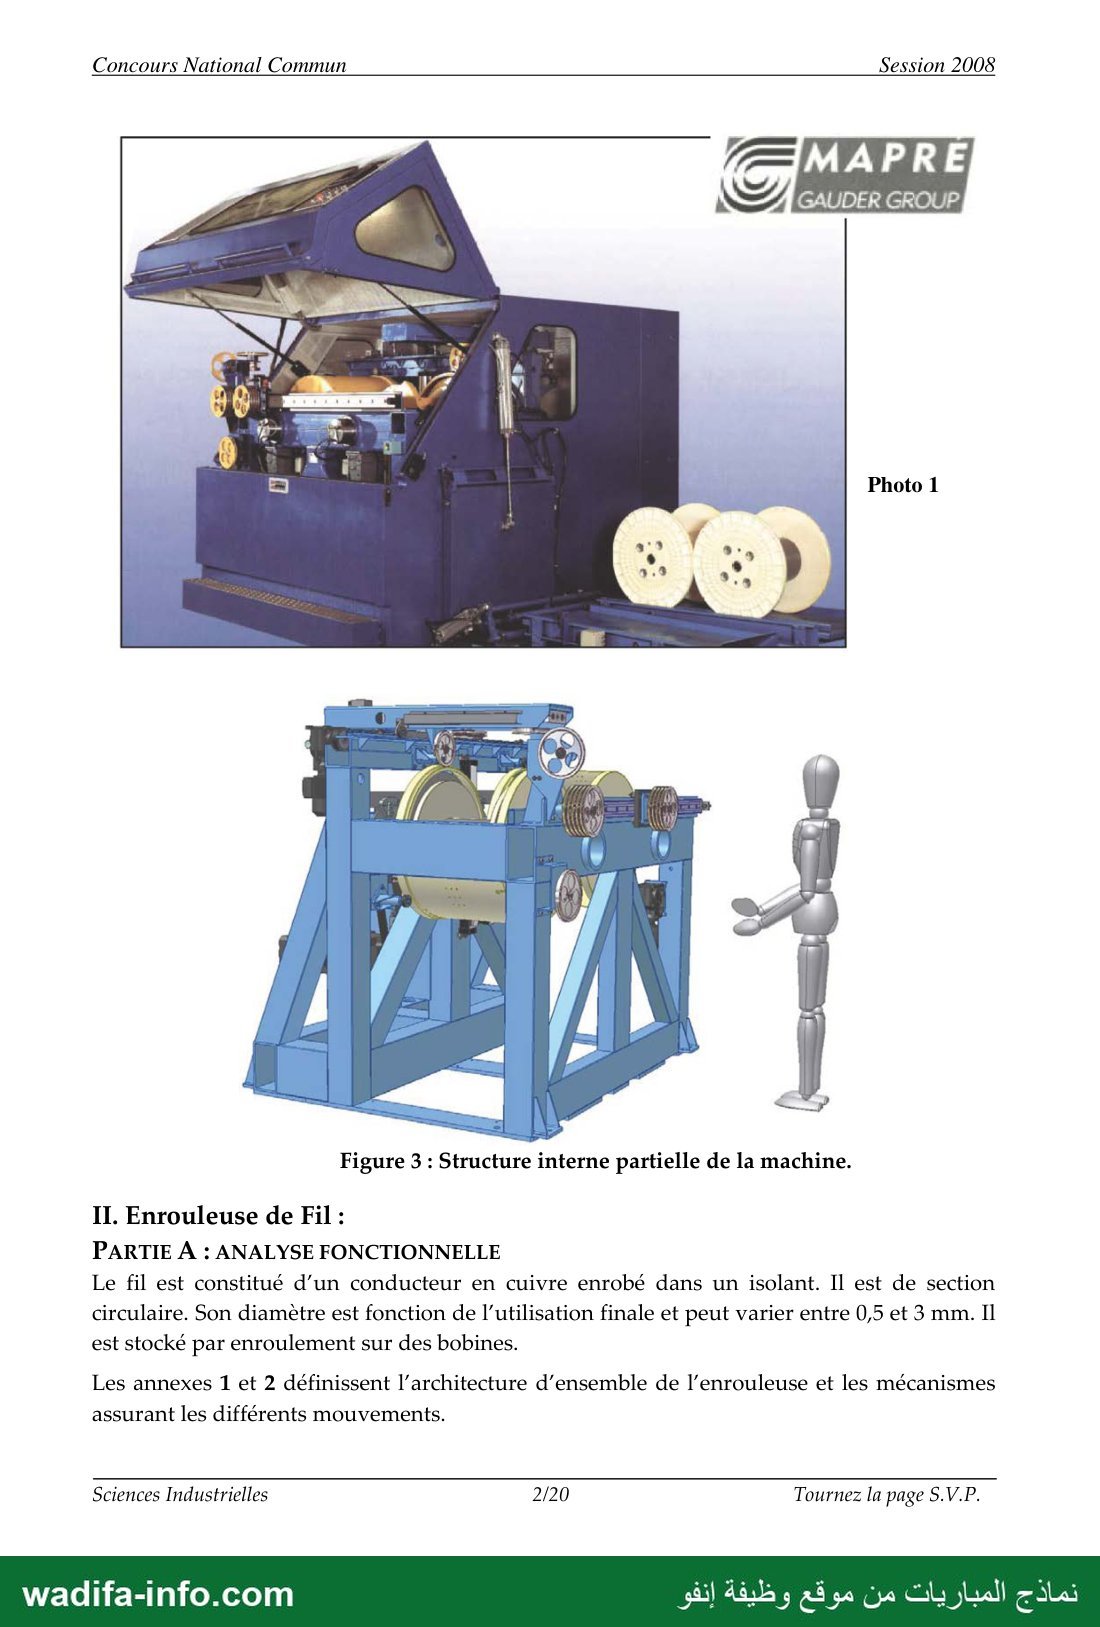
destinée à le stocker sur des bobines (voir figure 1, photo 1 et figure 3).
Sciences Industrielles 1/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Session 2008
@MAPRE
NA GAUDER GROUP
Photo 1
Figure 3 : Structure interne partielle de la machine.
11. Enrouleuse de Fil :
PARTIE À : ANALYSE FONCTIONNELLE
Le fil est constitué d’un conducteur en cuivre enrobé dans un isolant. Il est de section
circulaire. Son diamètre est fonction de l’utilisation finale et peut varier entre 0,5 et 3 mm. Il
est stocké par enroulement sur des bobines.
Les annexes 1 et 2 définissent l'architecture d’ensemble de l’enrouleuse et les mécanismes
assurant les différents mouvements.
Sciences Industrielles 2/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Session 2008
L'ensemble de l’enrouleur est constitué de quatre parties :
y Mécanisme élévateur + broche,
y Mécanisme de trancannage,
Ÿ Système de régulation- stockage,
Partie commande gérant l’ensemble.
L’enroulement est réalisé sous forme de nappes (couches) hélicoïdales à spires jointives,
obtenues en combinant deux mouvements :
- La rotation de la bobine autour de son axe.
(La mise en position de la bobine et son maintien; sont réalisés par la broche constitué
de deux sous ensembles coaxiaux, nommés poupée et contre poupées, par analogie avec
les machines-outils. La bobine est amenée verticalement vers la broche grâce à un
mécanisme élévateur).
- Le déplacement axial du fil, réalisé par un mécanisme dit de « trancannage ».
(Ce mécanisme a pour fonction de réaliser un enroulement hélicoïdal régulier du fil sur
la bobine, par un déplacement axial du fil proportionnel à la rotation de la bobine. La
liaison du chariot (5) par rapport au Bâti (0) permet au mécanisme de trancannage de
s'adapter par rapport à la variation du diamètre de la bobine lors des enroulements).
Le système de régulation — stockage de fil nommé « pantin » installé en amont de la bobine
d’enroulement est constitué d’une réserve de fil passant sur un ensemble de poulies de
même diamètres (moufles fixes et mobile). Ce système contrôle en continu la tension du fil,
ainsi que la fréquence de rotation de la bobine, de façon à s'adapter à la vitesse d’entrée du
fil sur l’enrouleuse, imposée par le poste de production qui la précède.
La réserve de fil sur le pantin est suffisante pour effectuer le changement de bobine sans
interrompre le fonctionnement de la ligne de production.
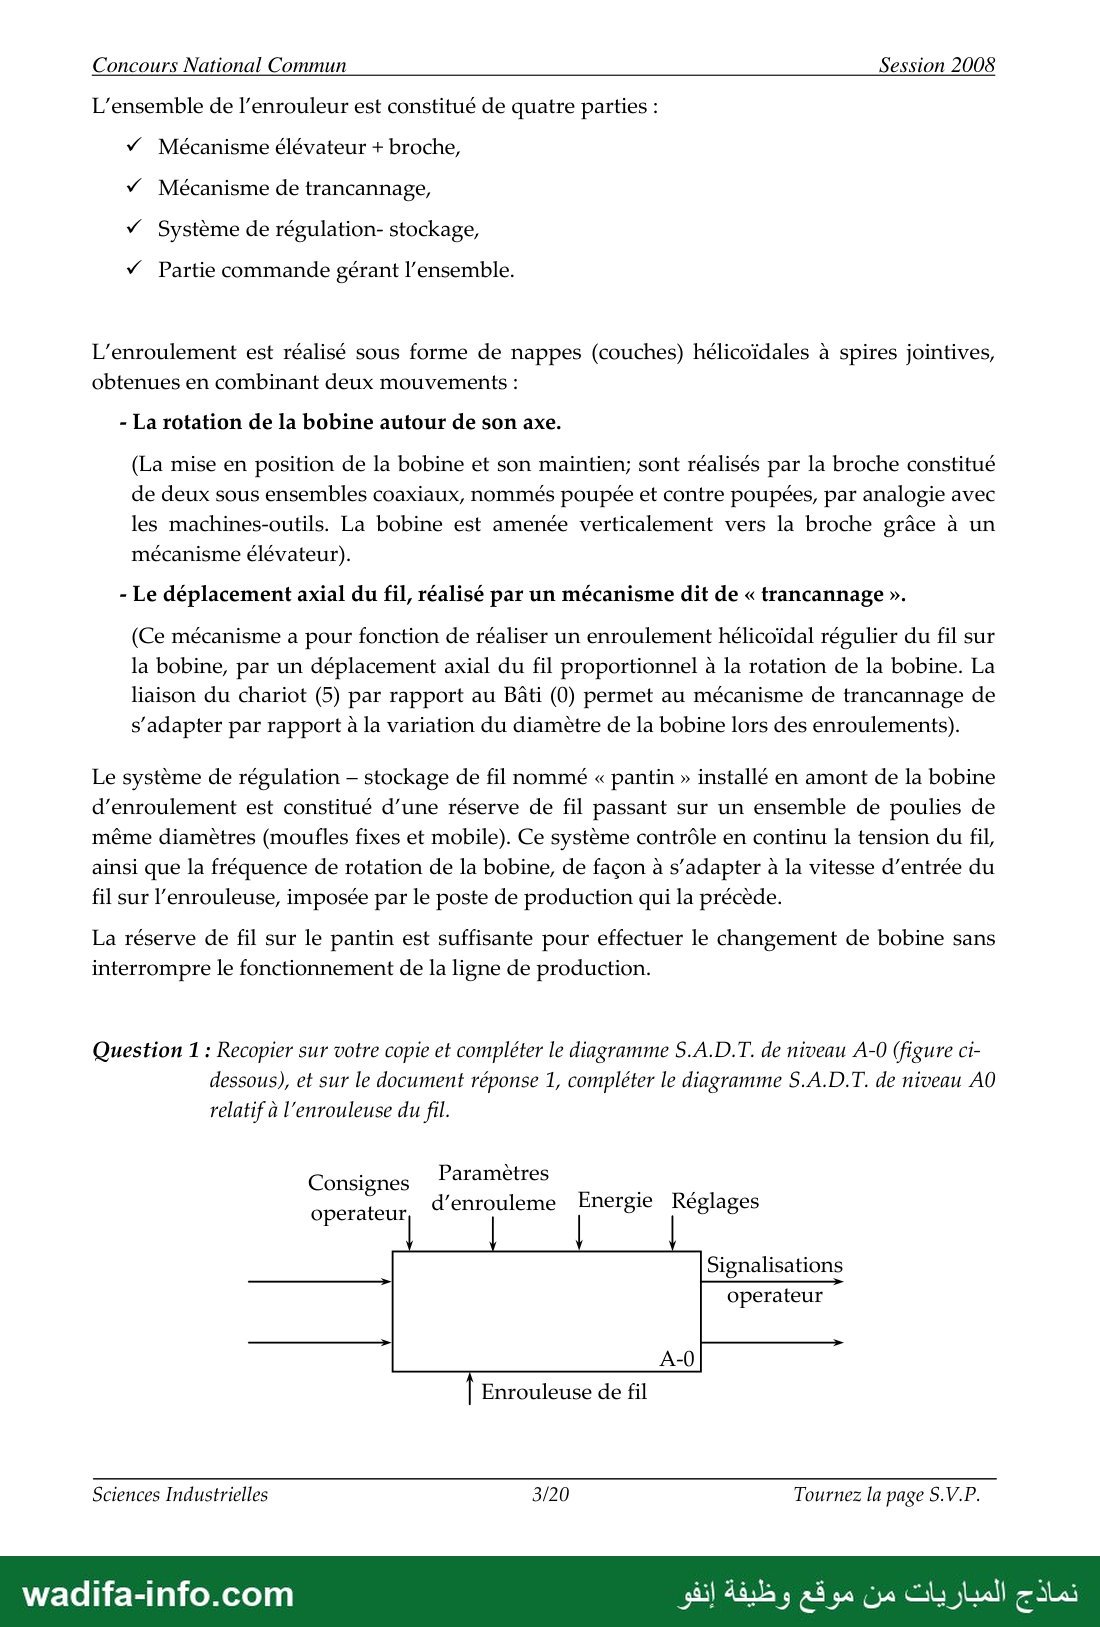
Question 1 : Recopier sur votre copie et compléter le diagramme S.A.D.T. de niveau A-0 (figure ci-
dessous), et sur le document réponse 1, compléter le diagramme S.A.D.T. de niveau AO
relatif à l’enrouleuse du fil.
Consignes Paramètres 1 es مز
, nergie
operateur d’enrouleme 8 églages
Signalisations
operateur
Enrouleuse de fil
Sciences Industrielles 3/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session 2008
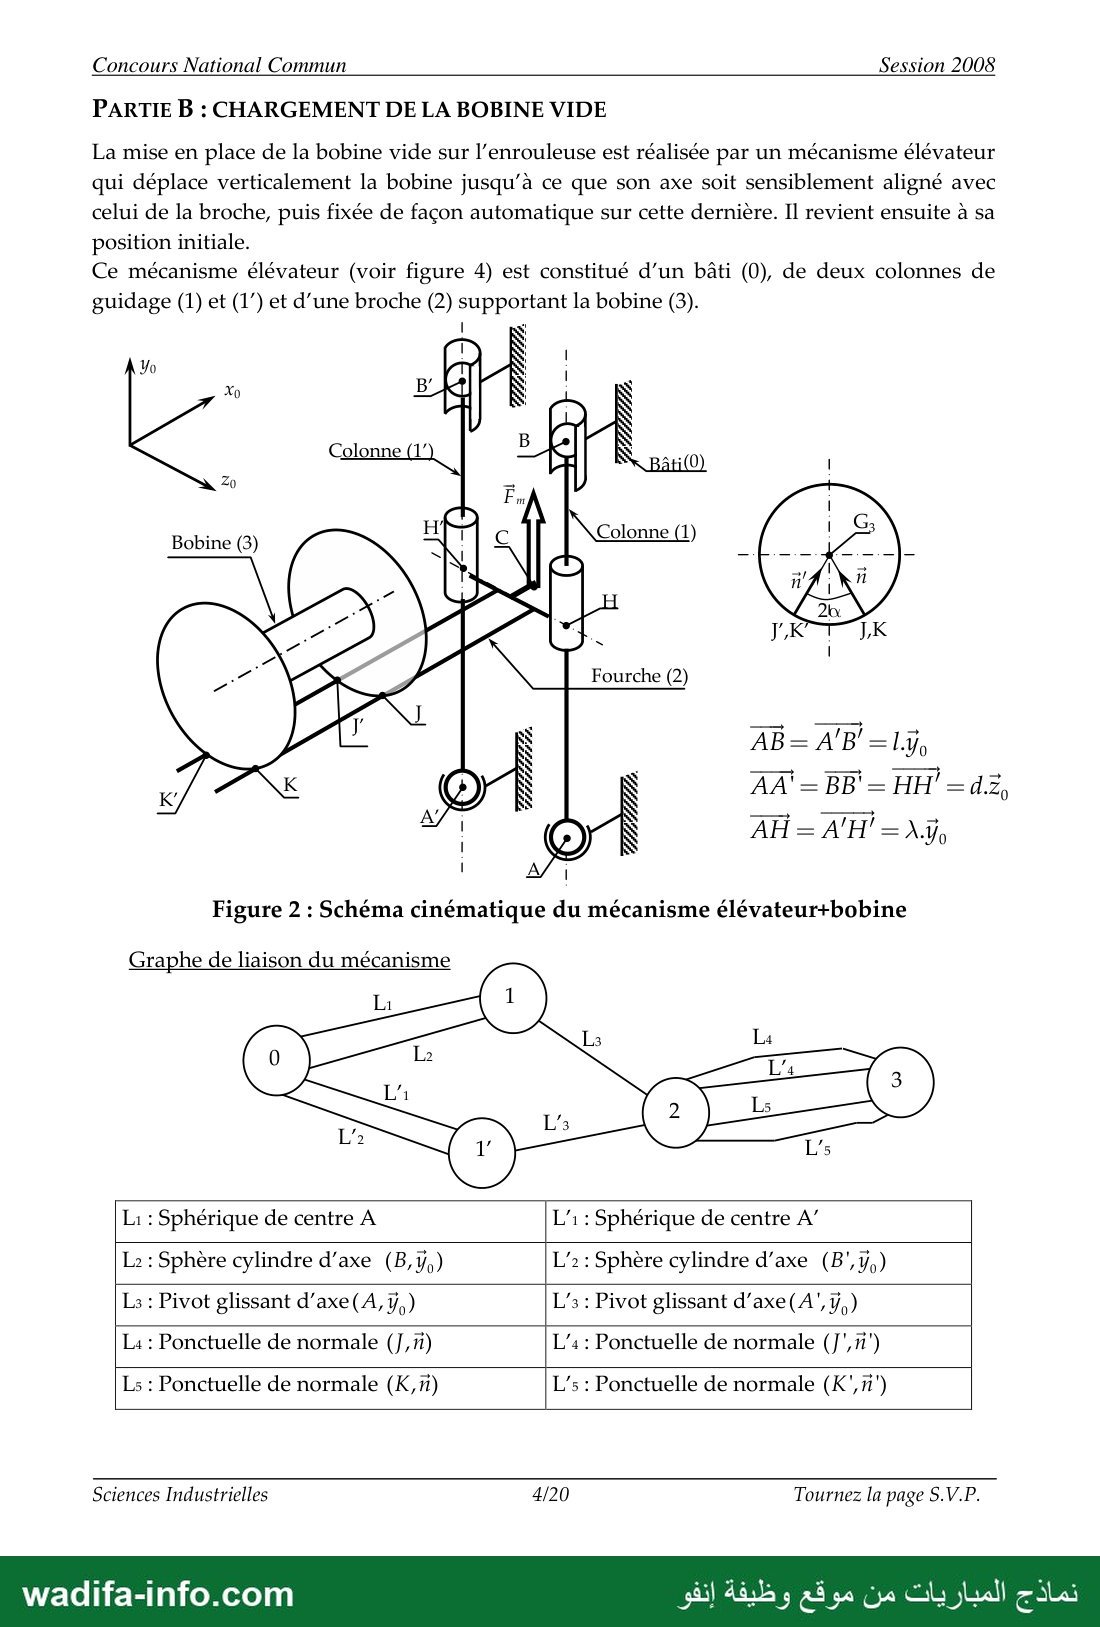
PARTIE B : CHARGEMENT DE LA BOBINE VIDE
La mise en place de la bobine vide sur l’enrouleuse est réalisée par un mécanisme élévateur
qui déplace verticalement la bobine jusqu’à ce que son axe soit sensiblement aligné avec
celui de la broche, puis fixée de façon automatique sur cette dernière. Il revient ensuite à sa
position initiale.
Ce mécanisme élévateur (voir figure 4) est constitué d’un bâti (0), de deux colonnes de
guidage (1) et (1”) et d’une broche (2) supportant la bobine (3).
0 M 8 2 ' 35 | | 8
Colonne (1’
7
Hs 9 Colonne (1)
0
Fourche (2)
Bobine (3)
7
را نري
k 0 8 AA ‘= 33 - 1111 -
; 62 AH = 4/11 - ول
A/ 1
Figure 2 : Schéma cinématique du mécanisme élévateur+bobine
Graphe de liaison du mécanisme
Li : Sphérique de centre A 1: Sphérique de centre A”
La : Sphère cylindre d’axe (B,ÿy,) : Sphère cylindre d’axe (B',y,)
La : Pivot glissant d’axe(A,ÿ,) : Pivot glissant d’axe(A',ÿ,)
La : Ponctuelle de normale (J,i) 4 : Ponctuelle de normale (J',")
Ls : Ponctuelle de normale (K,ñ) 1/5 : Ponctuelle de normale (K',")
Sciences Industrielles 4/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session 2008
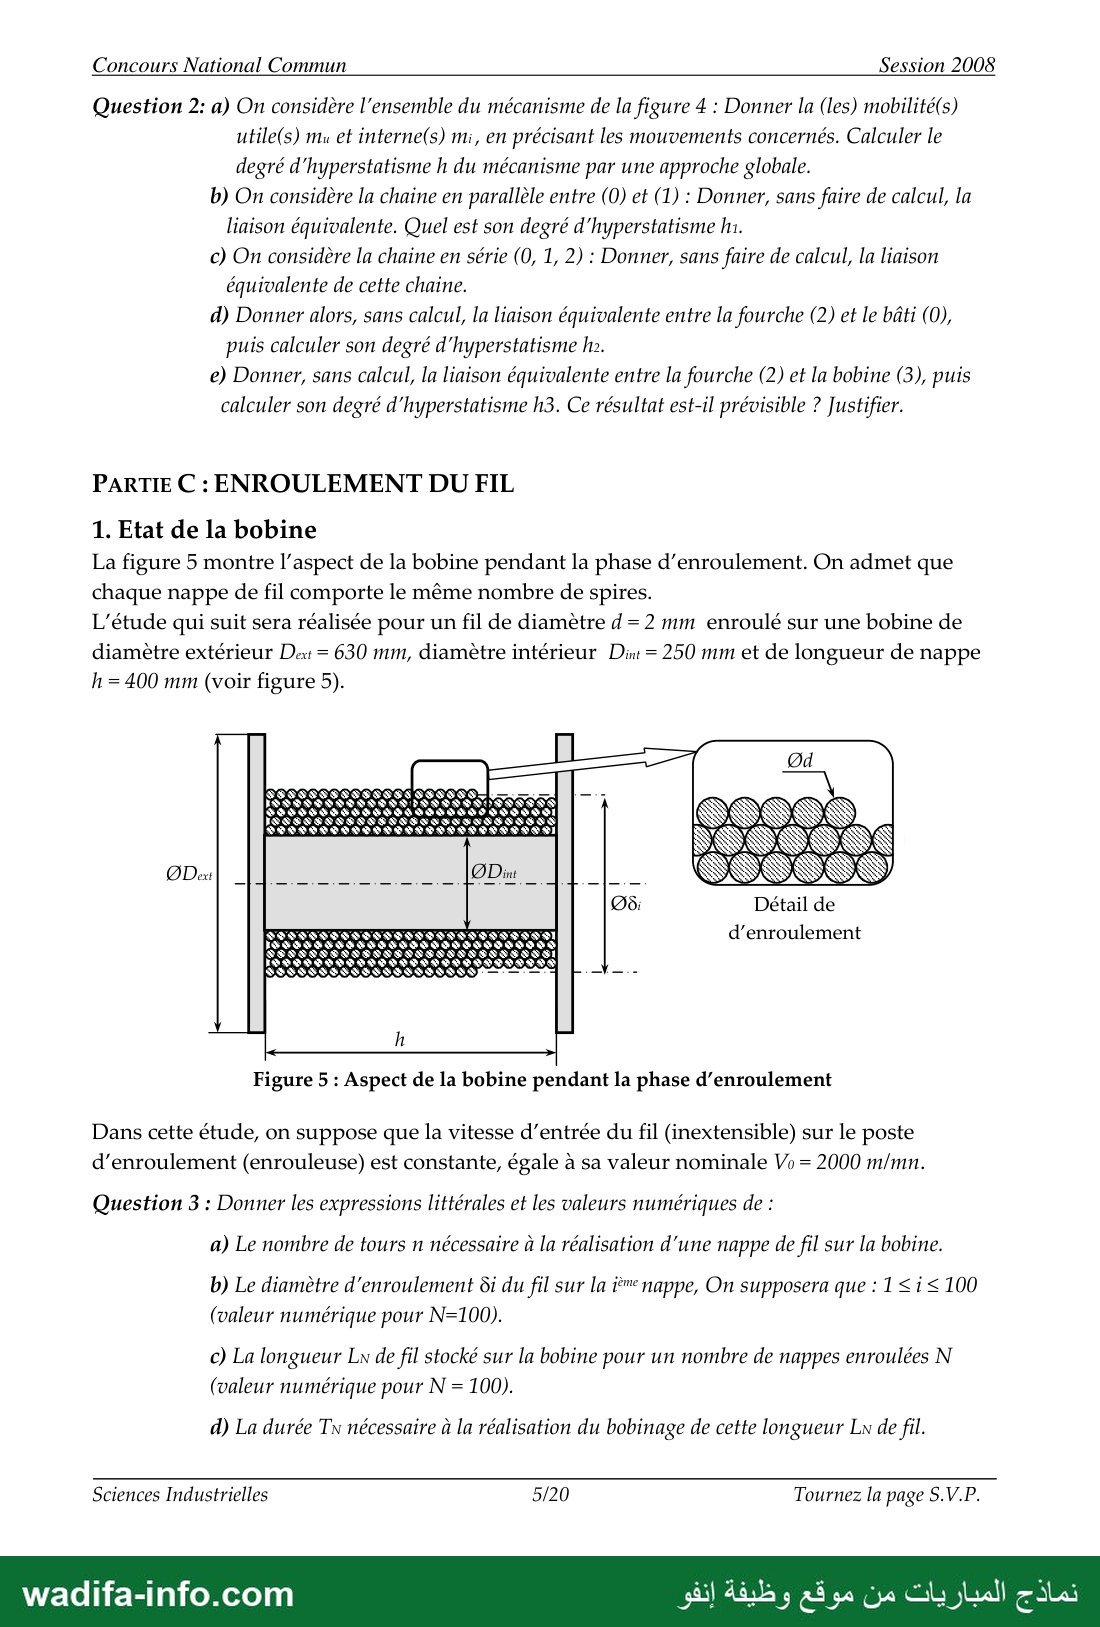
Question 2: a) On considère l'ensemble du mécanisme de la figure 4 : Donner la (les) mobilité(s)
utile(s) mu et interne(s) mi, en précisant les mouvements concernés. Calculer le
degré d'hyperstatisme h du mécanisme par une approche globale.
b) On considère la chaine en parallèle entre (0) et (1) : Donner, sans faire de calcul, la
liaison équivalente. Quel est son degré d’hyperstatisme ha.
c) On considère la chaine en série (0, 1, 2) : Donner, sans faire de calcul, la liaison
équivalente de cette chaine.
d) Donner alors, sans calcul, la liaison équivalente entre la fourche (2) et le bâti (0),
puis calculer son degré d'hyperstatisme 12
e) Donner, sans calcul, la liaison équivalente entre la fourche (2) et la bobine (3), puis
calculer son degré d'hyperstatisme h3. Ce résultat est-il prévisible ? Justifier.
PARTIE C : ENROULEMENT DU FIL
1. Etat de la bobine
La figure 5 montre l'aspect de la bobine pendant la phase d’enroulement. On admet que
chaque nappe de fil comporte le même nombre de spires.
L'étude qui suit sera réalisée pour un fil de diamètre d=2 mm enroulé sur une bobine de
diamètre extérieur Dev = 630 mm, diamètre intérieur Din = 250 mm et de longueur de nappe
h = 400 mm (voir figure 5).
Figure 5 : Aspect de la bobine pendant la phase d’enroulement
Dans cette étude, on suppose que la vitesse d’entrée du fil (inextensible) sur le poste
d’enroulement (enrouleuse) est constante, égale à sa valeur nominale Vo = 2000 m/mn.
Question 3 : Donner les expressions littérales et les valeurs numériques de :
a) Le nombre de tours n nécessaire à la réalisation d'une nappe de fil sur la bobine.
b) Le diamètre d'enroulement 5i du fil sur la i*"e nappe, On supposera que :1 ‹i ‹ 100
(valeur numérique pour N=100).
c) La longueur Lu de fil stocké sur la bobine pour un nombre de nappes enroulées N
(valeur numérique pour N = 100).
d) La durée Tn nécessaire à la réalisation du bobinage de cette longueur Lu de fil.
Sciences Industrielles 5/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session 2008
e) Les valeurs mini et maxi de la vitesse de rotation ws de la bobine par rapport au bâti,
au cours du cycle d'enroulement de la longueur Ln.
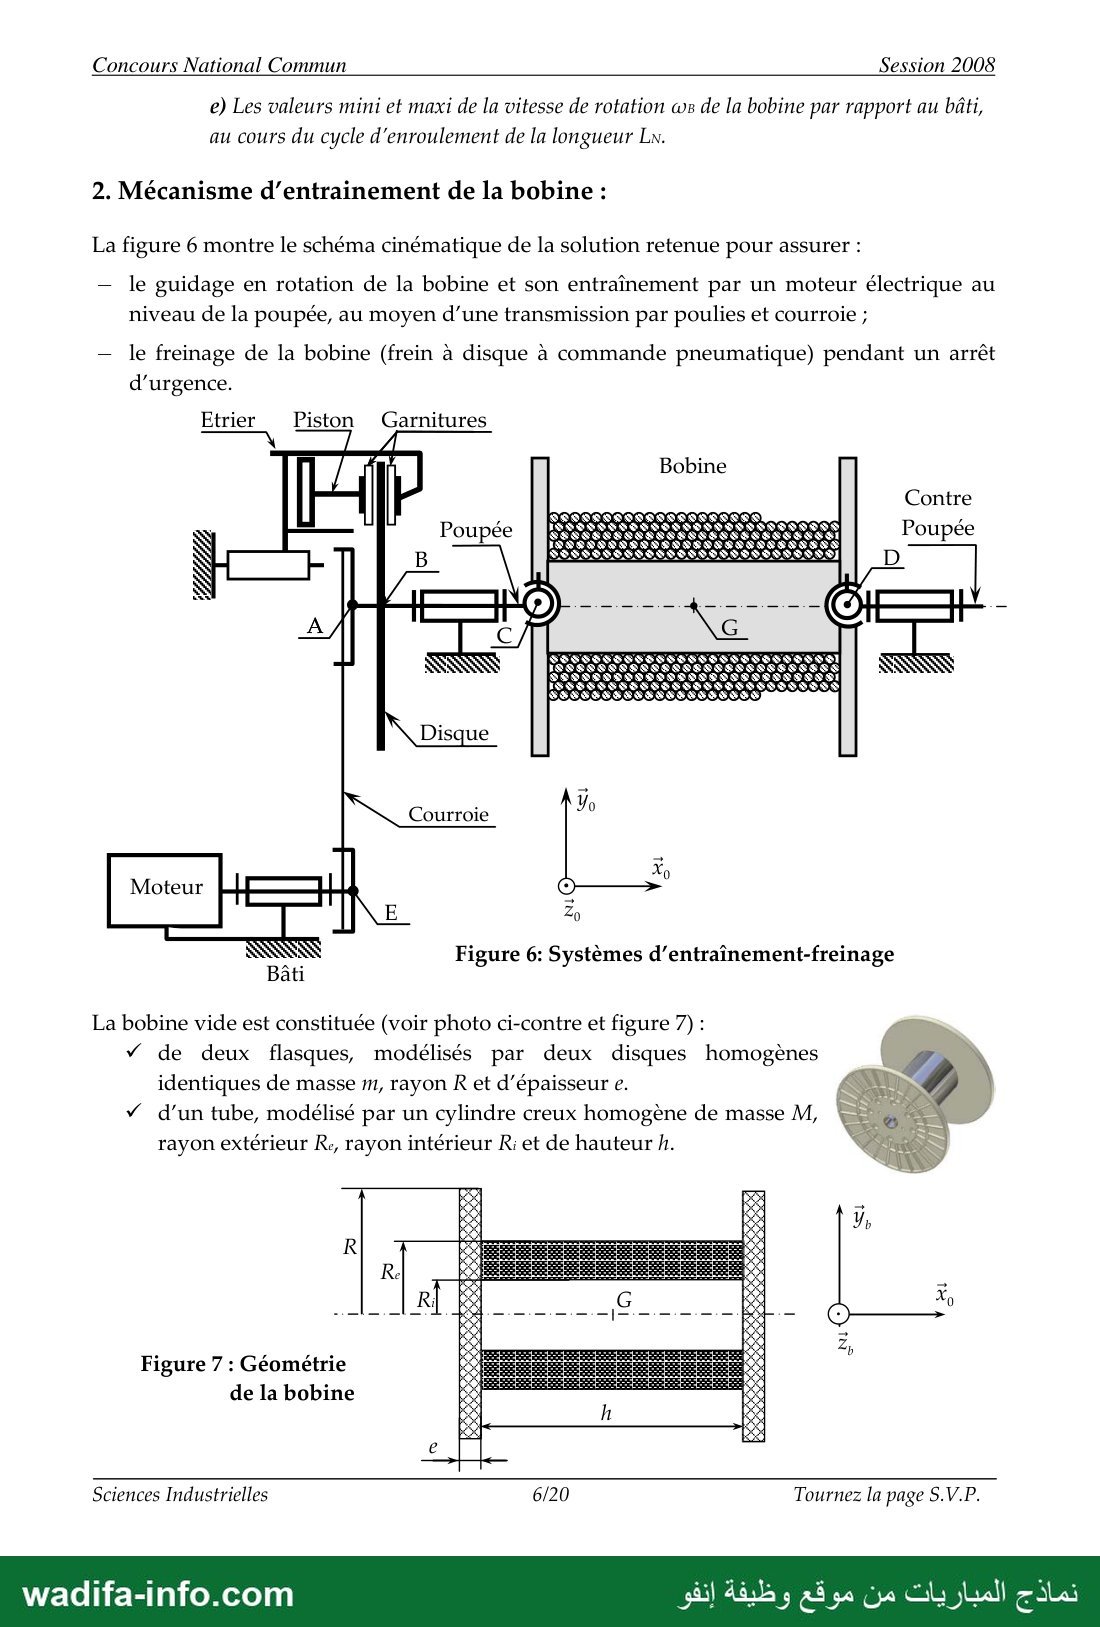
2. Mécanisme d’entrainement de la bobine :
La figure 6 montre le schéma cinématique de la solution retenue pour assurer :
— le guidage en rotation de la bobine et son entraînement par un moteur électrique au
niveau de la poupée, au moyen d’une transmission par poulies et courroie ;
— le freinage de la bobine (frein à disque à commande pneumatique) pendant un arrêt
d'urgence.
Etrier Piston Garnitures
Contre
Poupée
8 Au
mr co
4
Courroie vo
Moteur HE ,
SSSSS Figure 6: Systèmes d’entraînement-freinage
Bâti
La bobine vide est constituée (voir photo ci-contre et figure 7) :
v de deux flasques, modélisés par deux disques homogènes
identiques de masse m, rayon R et d'épaisseur ©
7 d’un tube, modélisé par un cylindre creux homogène de masse M,
rayon extérieur Re, rayon intérieur Ri et de hauteur h.
54 1
2
Figure 7 : Géométrie
de la bobine
6/20 Tournez la page S.V.P.
Sciences Industrielles
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 8 —
Concours National Commun Session 2008
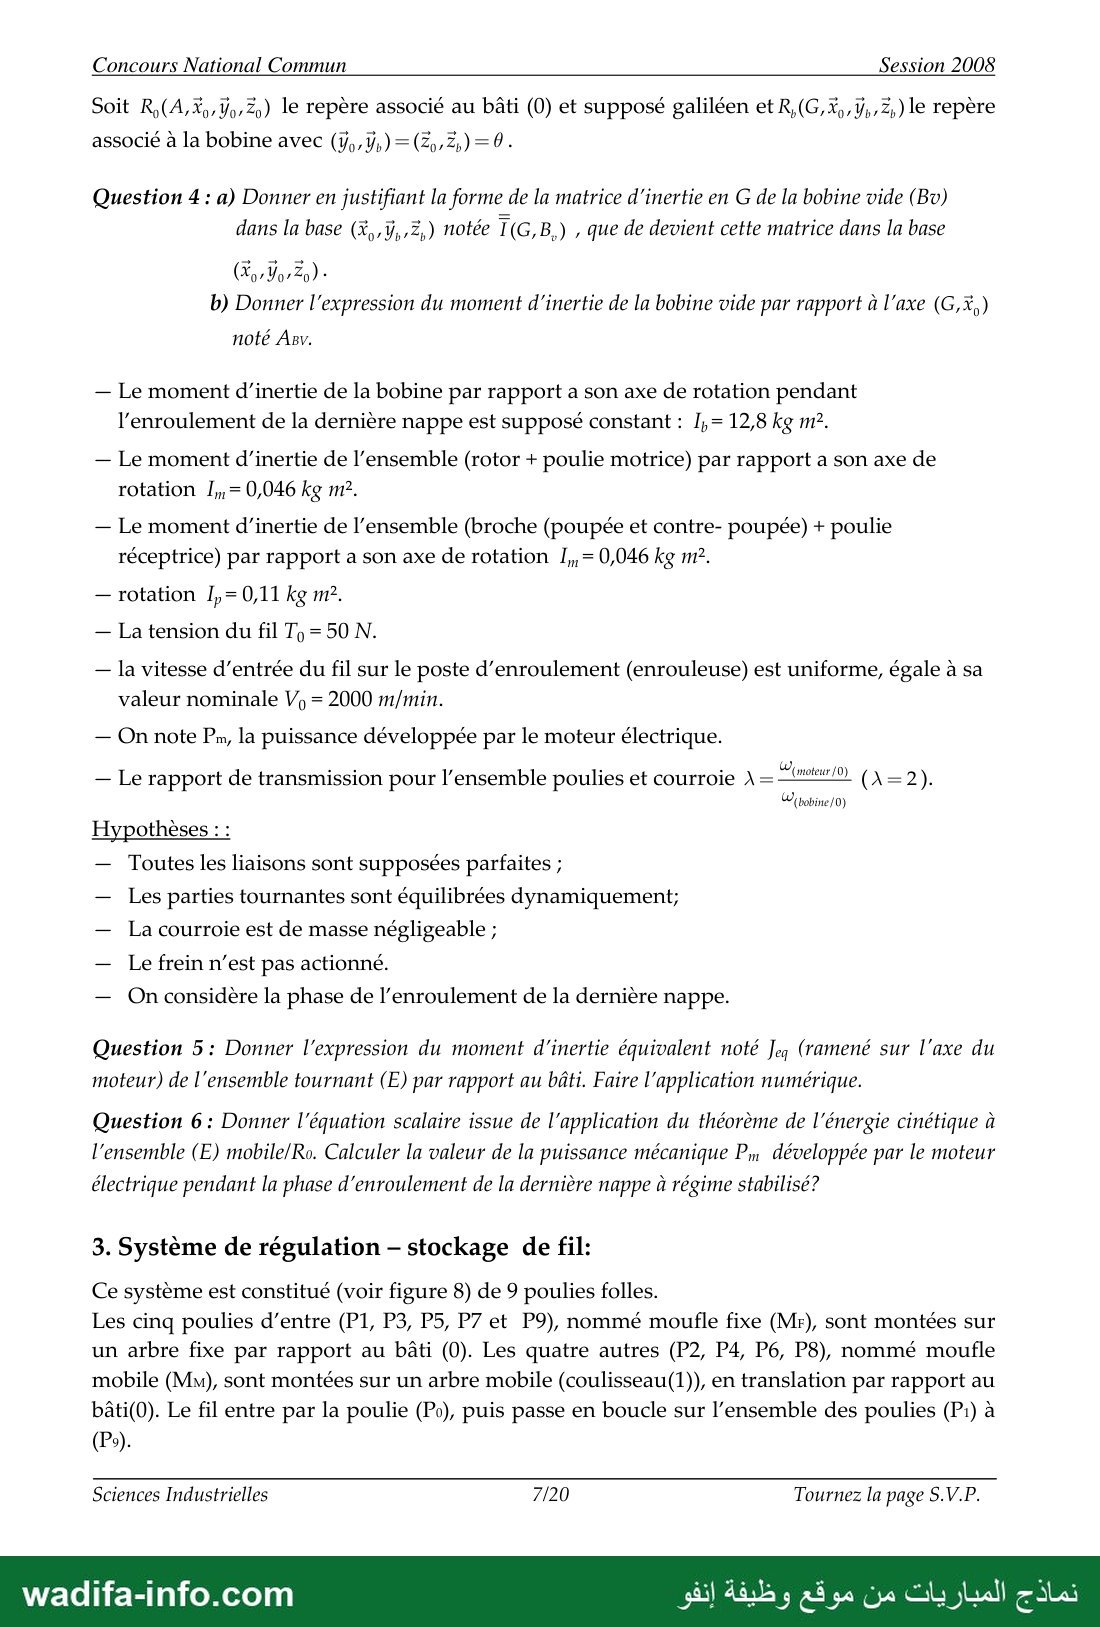
Soit R,(A,X% Vo, ) le repère associé au bâti (0) et supposé galiléen et R,(G,X%,,7ÿ,,Z,) le repère
associé à la bobine avec (ÿ,,ÿ,) =(2p,2,)=0.
Question 4 : a) Donner en justifiant la forme de la matrice d'inertie en G de la bobine vide (Bv)
dans la base (&,,ÿ,.2,) notée T(G,B,) , que de devient cette matrice dans la base
لملا
b) Donner l'expression du moment d'inertie de la bobine vide par rapport à l'axe (G,*,)
noté Asv.
— Le moment d'inertie de la bobine par rapport a son axe de rotation pendant
l’enroulement de la dernière nappe est supposé constant : I,= 12,8 kg m?.
— Le moment d'inertie de l’ensemble (rotor + poulie motrice) par rapport a son axe de
rotation I,, = 0,046 kg m?.
— Le moment d’inertie de l’ensemble (broche (poupée et contre- poupée) + poulie
réceptrice) par rapport a son axe de rotation I,, = 0,046 kg 112.
— rotation I,= 0,11 kg m?,
— La tension du fil T, =50 N.
— la vitesse d'entrée du fil sur le poste d’enroulement (enrouleuse) est uniforme, égale à sa
valeur nominale V, = 2000 m/min.
— On note Pn, la puissance développée par le moteur électrique.
— Le rapport de transmission pour l’ensemble poulies et courroie À = لسسع (\=2).
Wibobine/0)
Hypothèses : :
— Toutes les liaisons sont supposées parfaites ;
— Les parties tournantes sont équilibrées dynamiquement;
— La courroie est de masse négligeable ;
— Le frein n’est pas actionné.
— On considère la phase de l'enroulement de la dernière nappe.
Question 5: Donner l'expression du moment d'inertie équivalent noté و[ (ramené sur l'axe du
moteur) de l'ensemble tournant (E) par rapport au bâti. Faire l'application numérique.
Question 6 : Donner l'équation scalaire issue de l'application du théorème de l'énergie cinétique à
l'ensemble (E) mobile/Ro. Calculer la valeur de la puissance mécanique Pm développée par le moteur
électrique pendant la phase d'enroulement de la dernière nappe à régime stabilisé?
3. Système de régulation — stockage de fil:
Ce système est constitué (voir figure 8) de 9 poulies folles.
Les cinq poulies d’entre (P1, P3, P5, P7 et P9), nommé moufle fixe (Mr), sont montées sur
un arbre fixe par rapport au bâti (0). Les quatre autres (P2, P4, P6, P8), nommé moufle
mobile (Mu), sont montées sur un arbre mobile (coulisseau(1)), en translation par rapport au
bâti(0). Le fil entre par la poulie (Po), puis passe en boucle sur l’ensemble des poulies (P1) à
Sciences Industrielles 7/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Session 2008
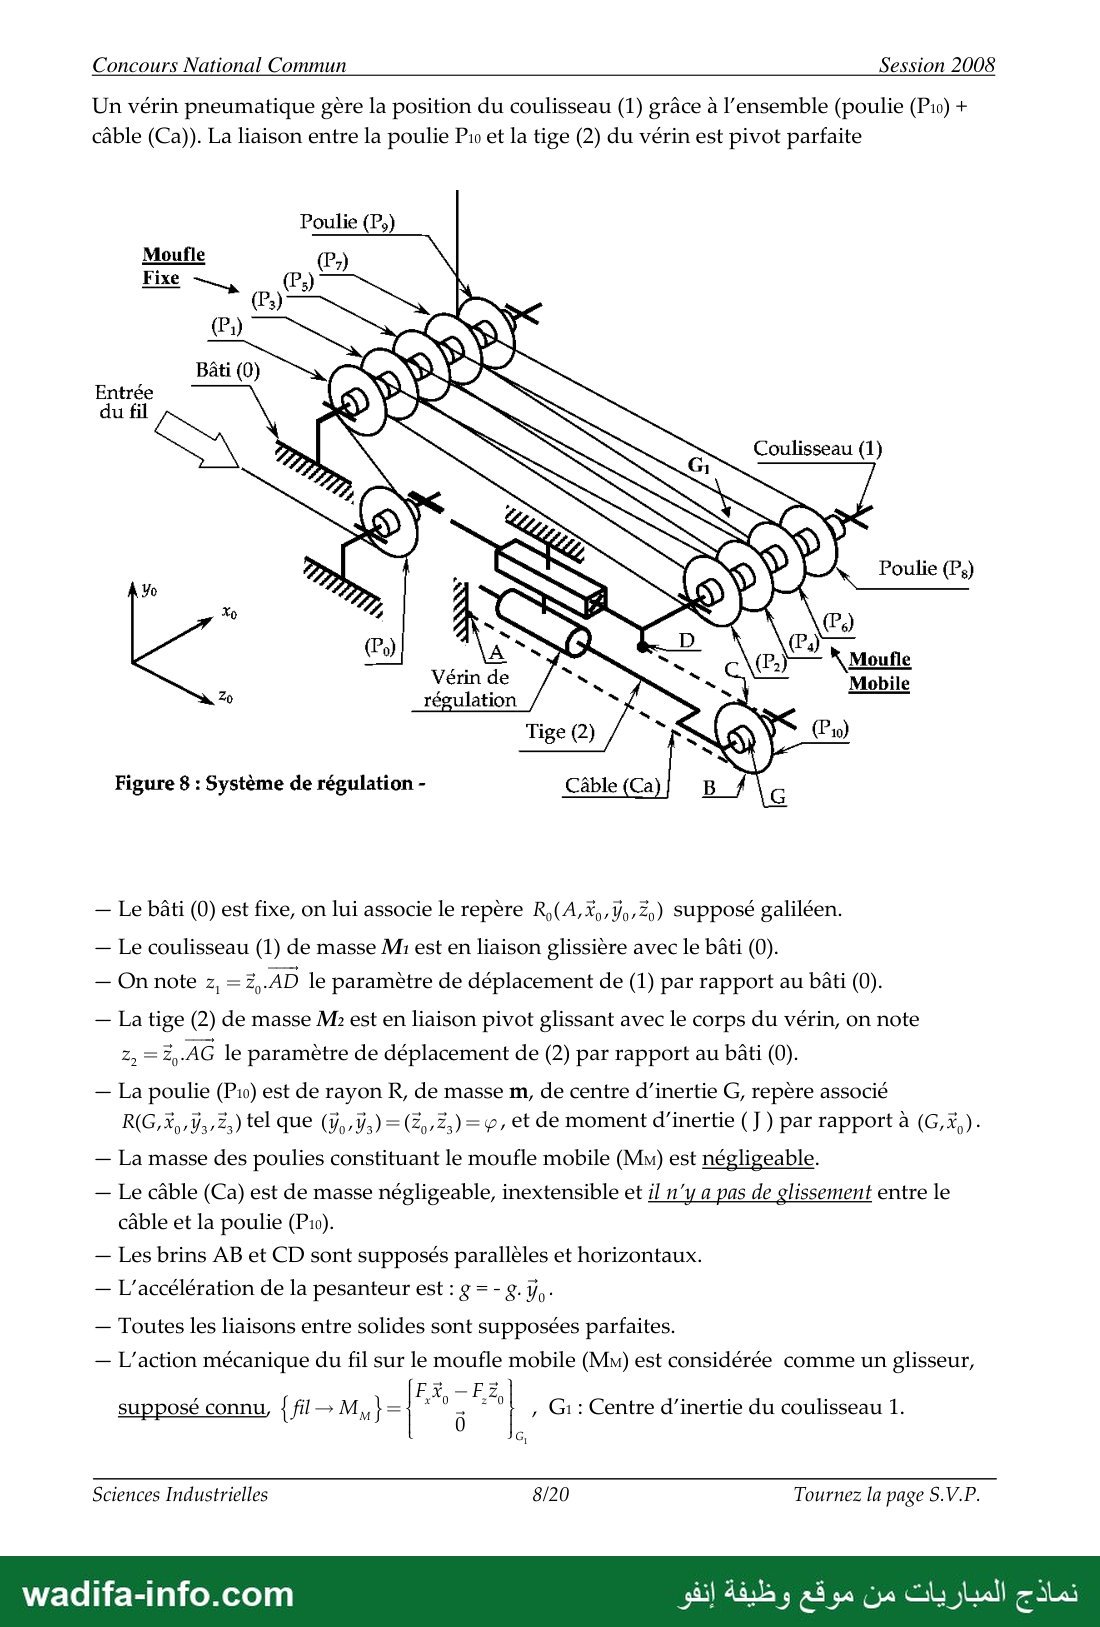
Un vérin pneumatique gère la position du coulisseau (1) grâce à l’ensemble (poulie (P10) +
câble (Ca)). La liaison entre la poulie فظ et la tige (2) du vérin est pivot parfaite
Poulie (P;)
Moufle (P,)
T4 ل الي كاري
(P) 9 Ÿ
Entrée
du fil 5
Coulisseau (1)
Yo ع
Xo ; NS , N 0 )
6
ل D P
(Po) As G S 0 2 X Moufle
Vérin de › sa Mobile
Zo régulation a À =
Figure 8 : Système de régulation - Câble (Ca B G
— Le bâti (0) est fixe, on lui associe le repère R,(A,%Y0-Z0) supposé galiléen.
— Le coulisseau (1) de masse M: est en liaison glissière avec le bâti (0).
— On note z, =Z, AD le paramètre de déplacement de (1) par rapport au bâti (0).
— La tige (2) de masse M2 est en liaison pivot glissant avec le corps du vérin, on note
وح AG le paramètre de déplacement de (2) par rapport au bâti (0).
— La poulie (P10) est de rayon R, de masse m, de centre d'inertie G, repère associé
R(G,%,,Y,,Z,) tel que (ÿ,,ÿ,) = (2,24) = رد et de moment d'inertie ( [ ) par rapport à (G, Ÿ,)-
— La masse des poulies constituant le moufle mobile (Mm) est négligeable.
— Le câble (Ca) est de masse négligeable, inextensible et il ny a pas de glissement entre le
câble et la poulie (P10).
— Les brins AB et CD sont supposés parallèles et horizontaux.
— L'accélération de la pesanteur est : g = - g. y, -
— Toutes les liaisons entre solides sont supposées parfaites.
— L'action mécanique du fil sur le moufle mobile (Mm) est considérée comme un glisseur,
ë , Gi: Centre d'inertie du coulisseau 1.
supposé connu, {fil —My } ba |
8
Sciences Industrielles 8/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Session 2008
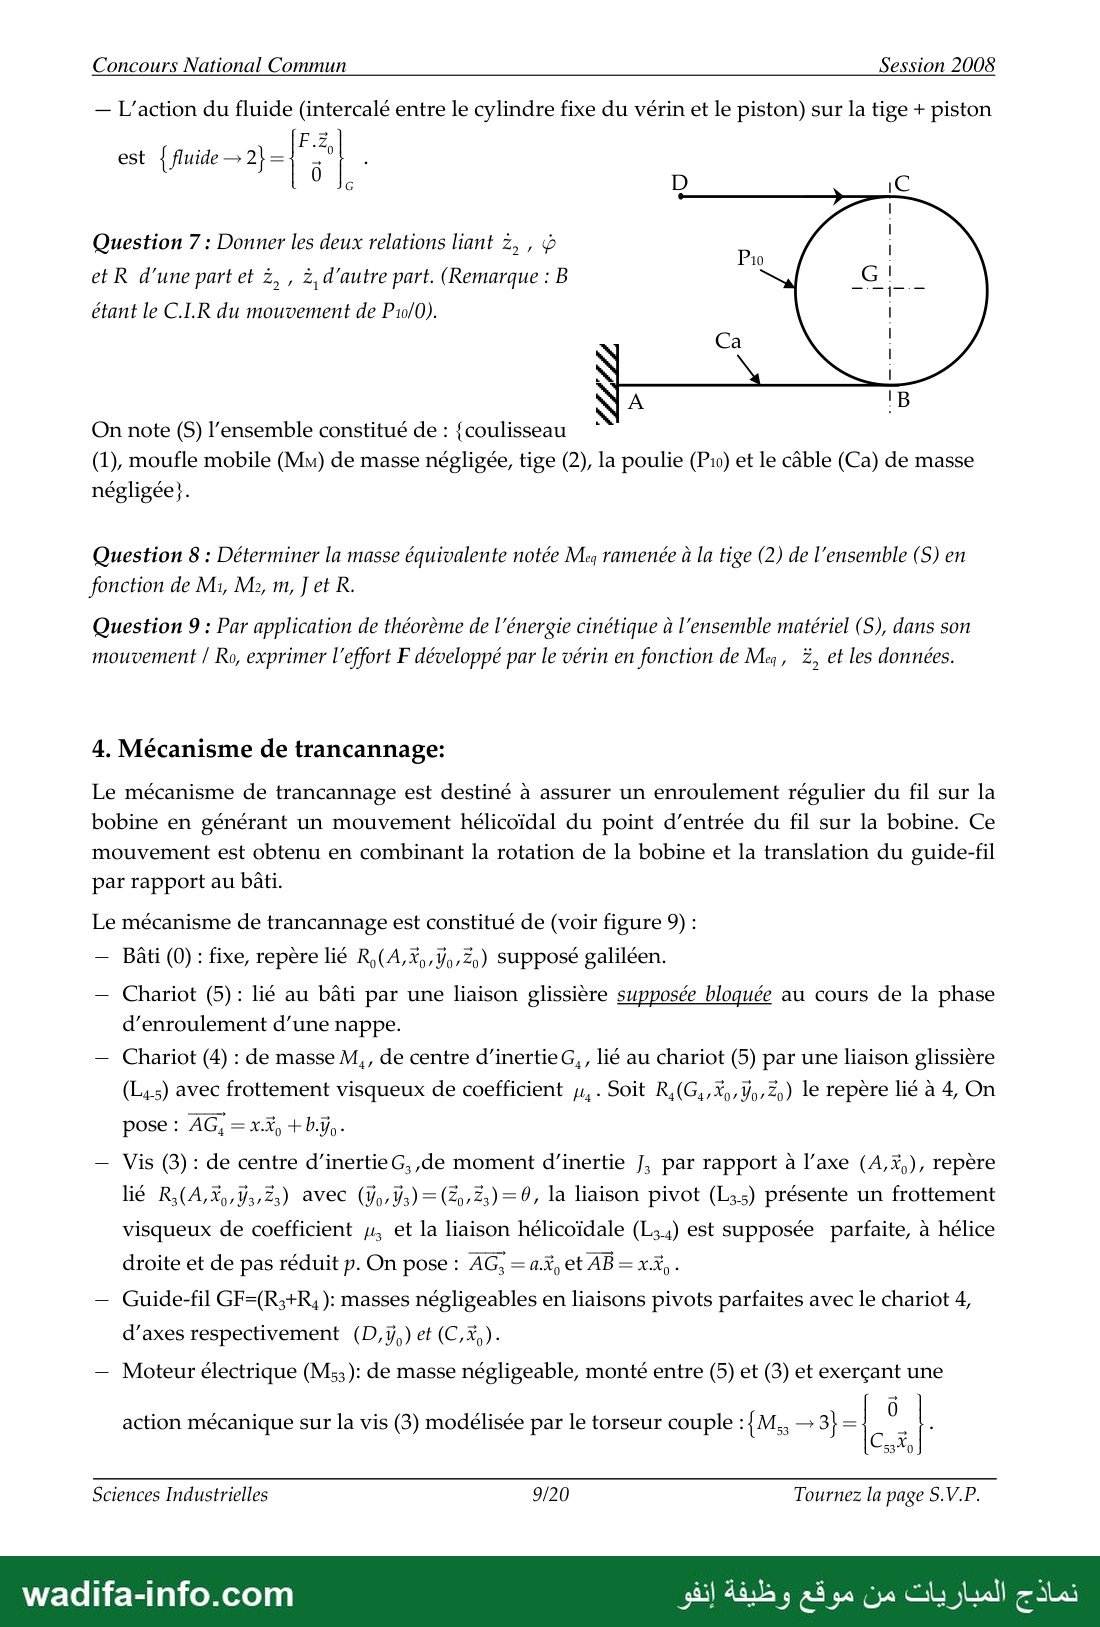
— L'action du fluide (intercalé entre le cylindre fixe du vérin et le piston) sur la tige + piston
8 D 1C
Question 7 : Donner les deux relations liant z, , ف
et R d’une part et 2, , 2, d'autre part. (Remarque : B
étant le C.I.R du mouvement de P10/0).
On note (S) l’ensemble constitué de : {coulisseau
(1), moufle mobile (Mm) de masse négligée, tige (2), la poulie (P10) et le câble (Ca) de masse
négligée}.
Question 8 : Déterminer la masse équivalente notée Meg ramenée à la tige (2) de l'ensemble (S) en
fonction de M1, M2, m, [ et كل
Question 9 : Par application de théorème de l'énergie cinétique à l'ensemble matériel (S), dans son
mouvement / Ro, exprimer l'effort F développé par le vérin en fonction de Meg, Z, et les données.
4. Mécanisme de trancannage:
Le mécanisme de trancannage est destiné à assurer un enroulement régulier du fil sur la
bobine en générant un mouvement hélicoïdal du point d'entrée du fil sur la bobine. Ce
mouvement est obtenu en combinant la rotation de la bobine et la translation du guide-fil
par rapport au bâti.
Le mécanisme de trancannage est constitué de (voir figure 9) :
— Bâti (0) : fixe, repère lié R,(A,X% 49,2) supposé galiléen.
— Chariot (5) : lié au bâti par une liaison glissière supposée bloquée au cours de la phase
d’enroulement d’une nappe.
— Chariot (4) : de masse M,, de centre d'inertie G,, lié au chariot (5) par une liaison glissière
(Lys) avec frottement visqueux de coefficient .يم Soit R,(G,,%0,Ÿ0-Z0) le repère lié à 4, On
— Vis (3) : de centre d’inertie G,, de moment d'inertie J, par rapport à l'axe (A,%,), repère
lié R,(A,X,,ÿ,,2;) avec (ÿ0,Y3,)=(20-2;)=0, la liaison pivot (L3s) présente un frottement
visqueux de coefficient y, et la liaison hélicoïdale (L34) est supposée parfaite, à hélice
droite et de pas réduit p. On pose : AG, ركه ح et AB= x.*,
— Guide-fil GF=(R,+R, (: Masses négligeables en liaisons pivots parfaites avec le chariot 4,
d’axes respectivement (D,ÿ,) et (C, À)
— Moteur électrique (Ms; ): de masse négligeable, monté entre (5) et (3) et exerçant une
action mécanique sur la vis (3) modélisée par le torseur couple :{M,, — 3} = A 8 | :
0
Sciences Industrielles 9/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Session 2008
Point D/
Fil Point C”
Chariot لهل ا
"ve 90 أ
991
Chariot (5)
à CAT Vie)
Moteur(Ms3) ١ Ÿ B
\\ Figure 9 : Mécanisme de
trancannage
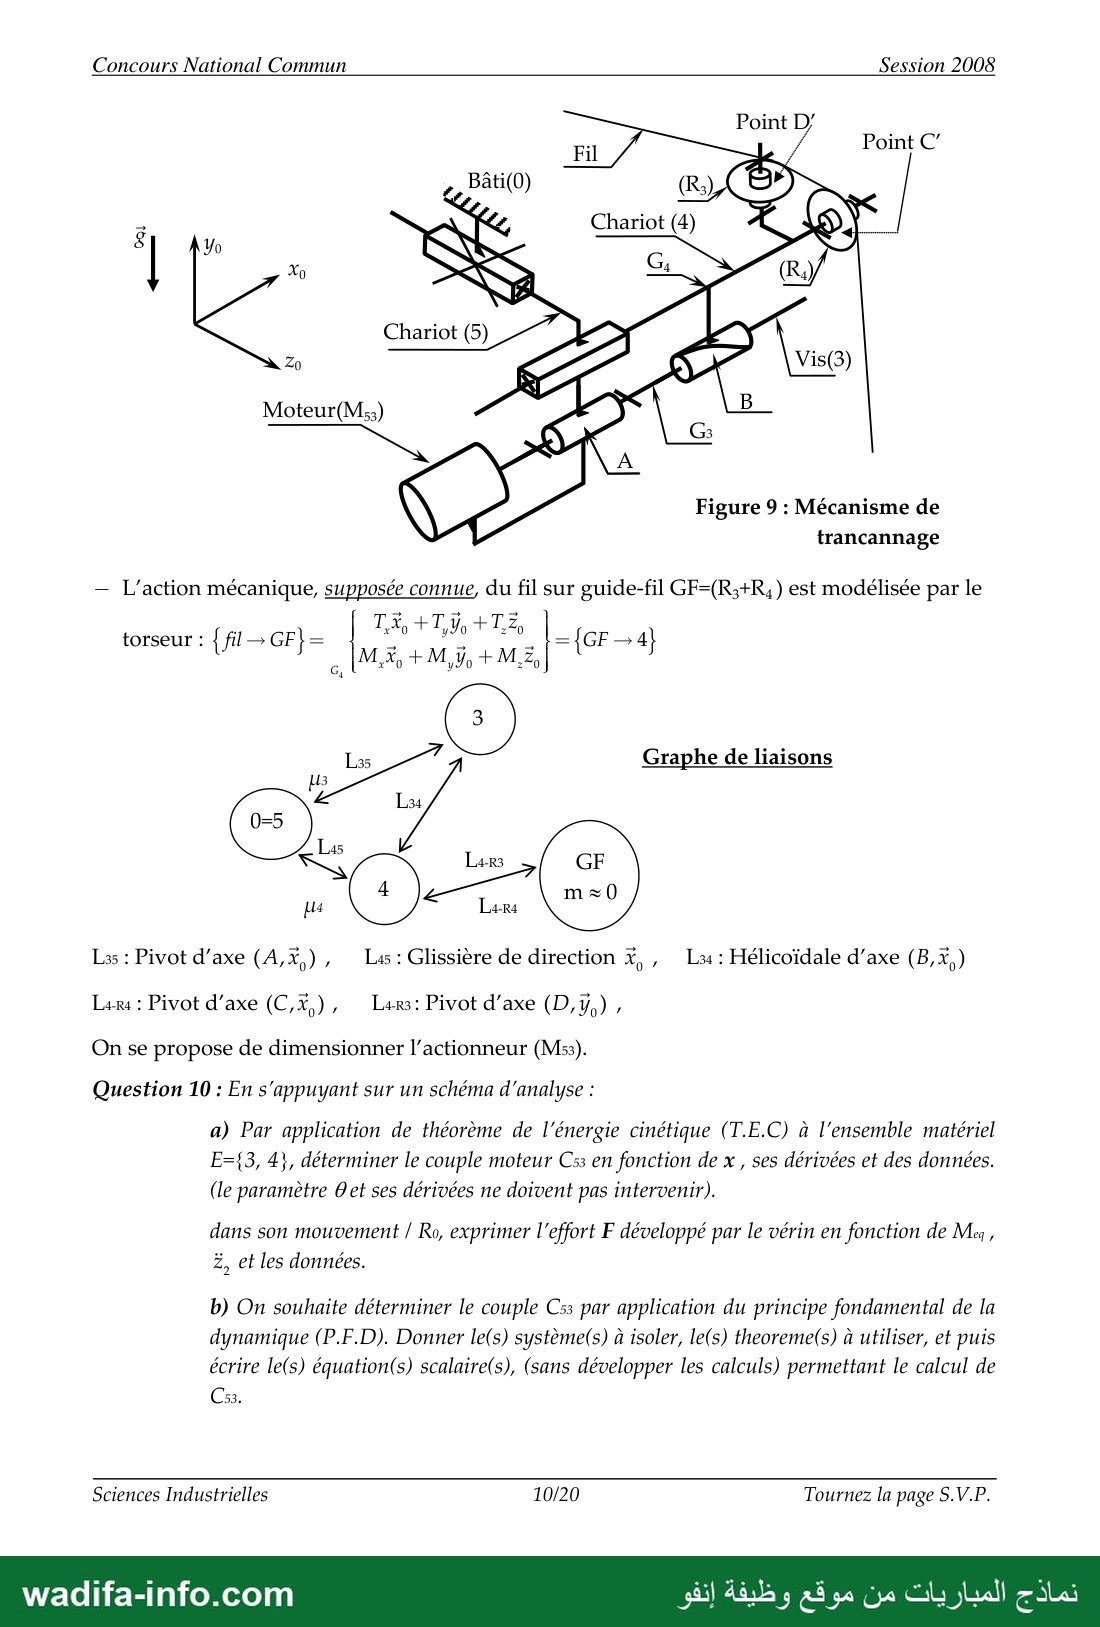
— L'action mécanique, supposée connue, du fil sur guide-fil GF=(R3+R,) est modélisée par le
LA th + م2
torseur : {fl—GF}= bi 2, +Mj © +MÉ Je)
0
Ce 45 ام
R3 حو
04 ب R4
Las : Pivot d’axe (A,X%,) , Las : Glissière de direction X, , La : Hélicoïdale d’axe (B,%,)
Lars : Pivot d’axe (C,x,), Lars: Pivot d’axe (D,ÿ,) ,
On se propose de dimensionner l’actionneur (M33).
Question 10 : En s'appuyant sur un schéma d'analyse :
a) Par application de théorème de l'énergie cinétique (T.E.C) à l'ensemble matériel
E={3, 4}, déterminer le couple moteur Cs3 en fonction de x , ses dérivées et des données.
(le paramètre 0 et ses dérivées ne doivent pas intervenir).
dans son mouvement / Ro, exprimer l'effort F développé par le vérin en fonction de Ma,
Z, et les données.
b) On souhaite déterminer le couple Cs3 par application du principe fondamental de la
dynamique (P.F.D). Donner le(s) système(s) à isoler, le(s) theoreme(s) à utiliser, et puis
écrire le(s) équation(s) scalaire(s), (sans développer les calculs) permettant le calcul de
Sciences Industrielles 10/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Session 2008
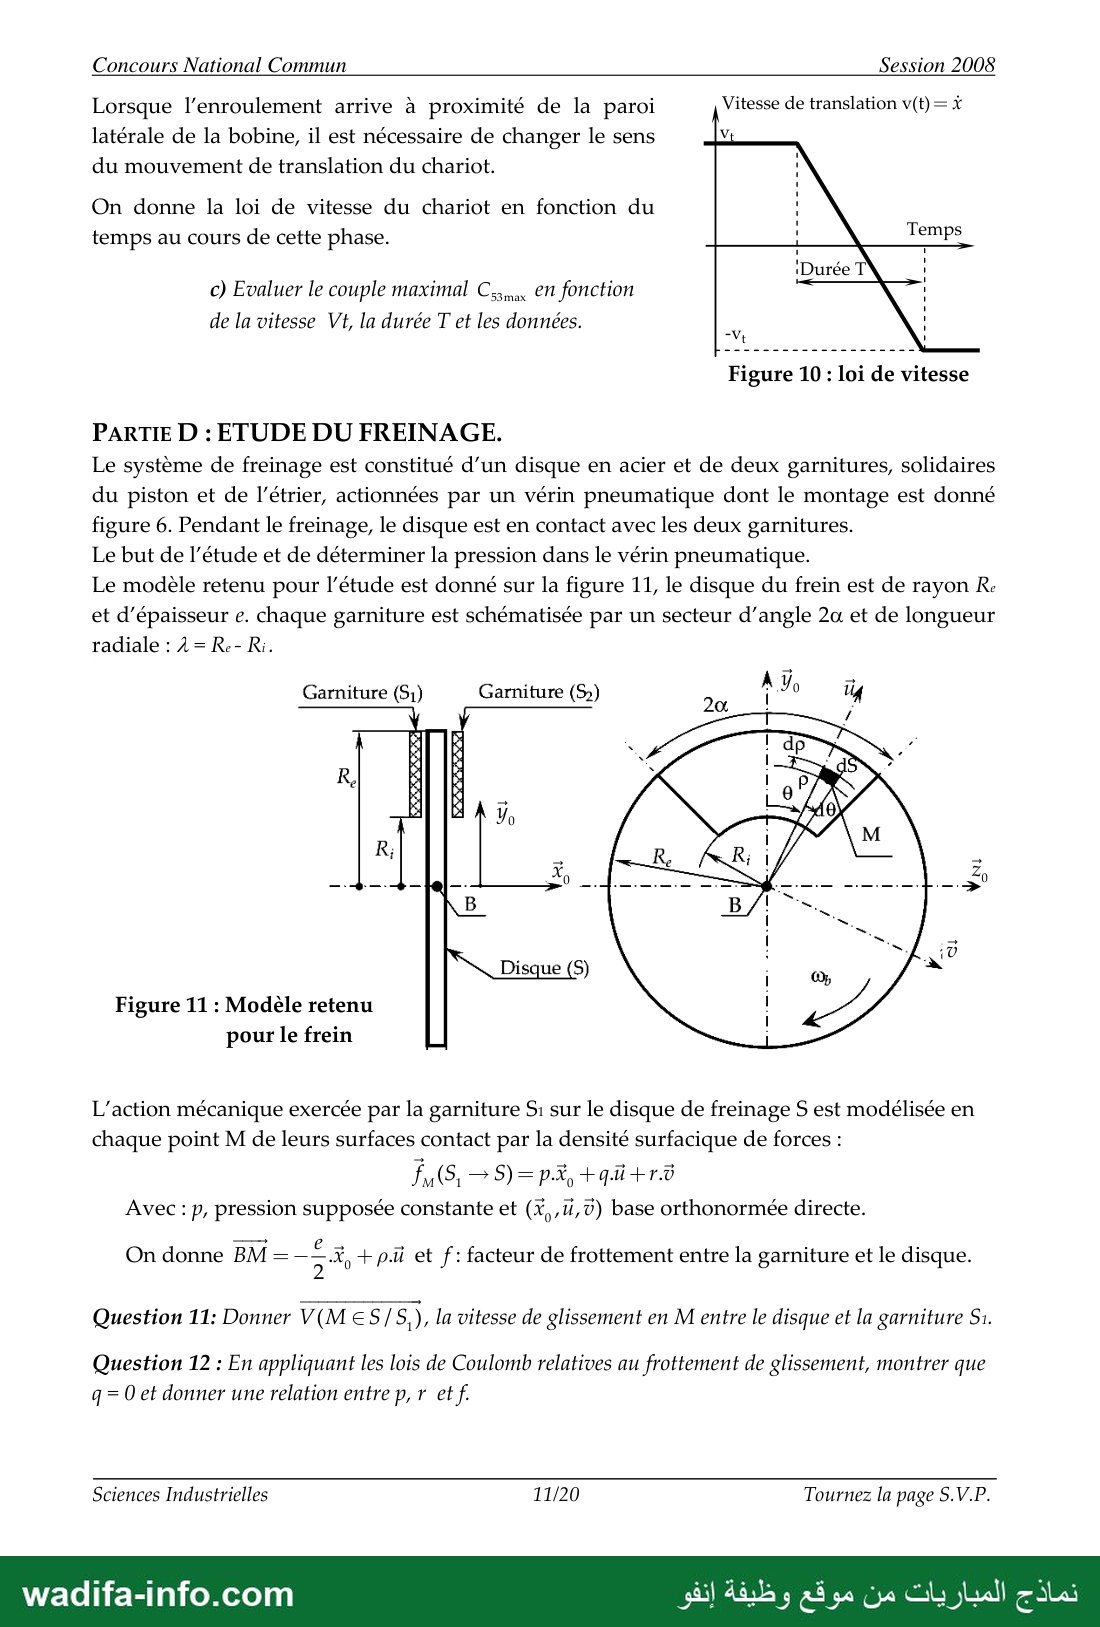
Lorsque l’enroulement arrive à proximité de la paroi Vitesse de translation v(t) =
latérale de la bobine, il est nécessaire de changer le sens v
du mouvement de translation du chariot.
On donne la loi de vitesse du chariot en fonction du
temps au cours de cette phase.
c) Evaluer le couple maximal ...ون €N fonction
53max
de la vitesse Vt, la durée T et les données.
Figure 10 : loi de vitesse
PARTIE D : ETUDE DU FREINAGE.
Le système de freinage est constitué d’un disque en acier et de deux garnitures, solidaires
du piston et de l’étrier, actionnées par un vérin pneumatique dont le montage est donné
figure 6. Pendant le freinage, le disque est en contact avec les deux garnitures.
Le but de l'étude et de déterminer la pression dans le vérin pneumatique.
Le modèle retenu pour l'étude est donné sur la figure 11, le disque du frein est de rayon Re
et d'épaisseur e. chaque garniture est schématisée par un secteur d'angle 20 et de longueur
radiale : À = Re- Ri.
Garniture (S1) Garniture (S»)
Figure 11 : Modèle retenu
pour le frein
L'action mécanique exercée par la garniture 5 sur le disque de freinage 5 est modélisée en
chaque point M de leurs surfaces contact par la densité surfacique de forces :
Avec : p, pression supposée constante et (X,,1l,v) base orthonormée directe.
On donne BM = — 37 À + لدم et f: facteur de frottement entre la garniture et le disque.
Question 11: Donner V(M €S/S, ), la vitesse de glissement en M entre le disque et la garniture 5
Question 12 : En appliquant les lois de Coulomb relatives au frottement de glissement, montrer que
q = 0 et donner une relation entre p, r et f.
Sciences Industrielles 11/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Session 2008
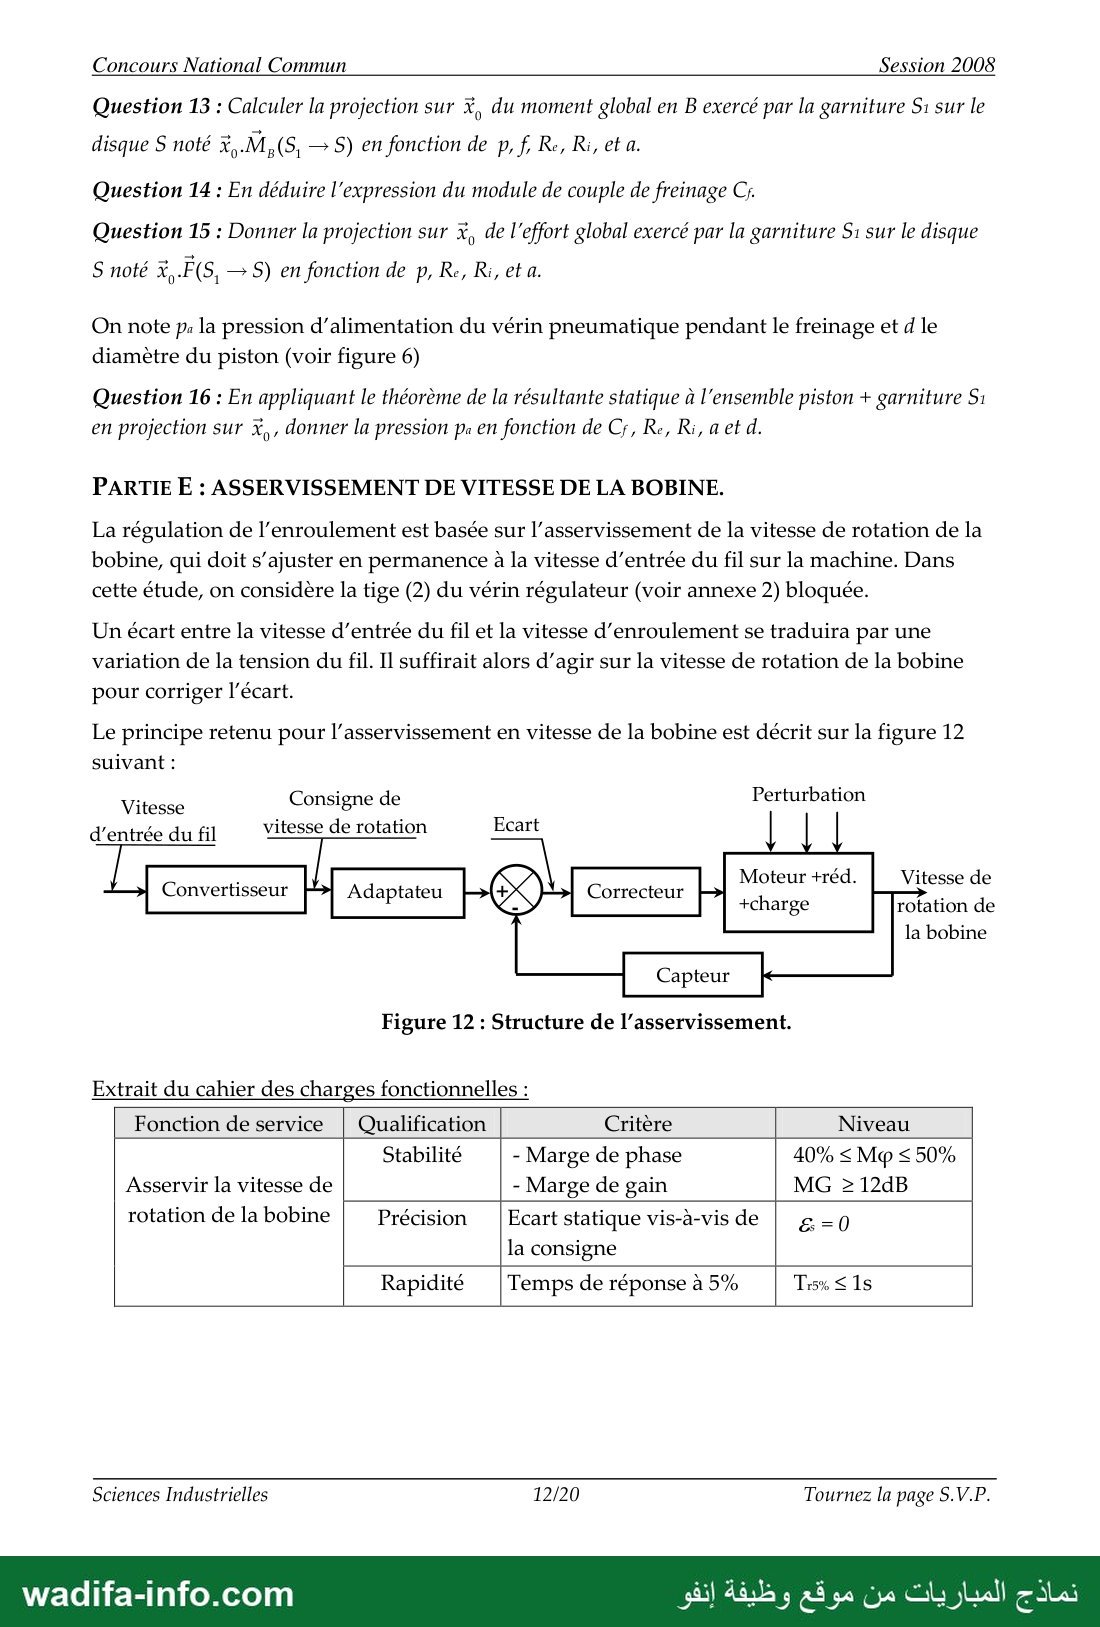
Question 13 : Calculer la projection sur Ÿ, du moment global en B exercé par la garniture S1 sur le
disque 5 noté *,.M,(S, — S) en fonction de p, f, Re, Ri, et a.
Question 14 : En déduire l'expression du module de couple de freinage Cy.
Question 15 : Donner la projection sur X, de l'effort global exercé par la garniture S1 sur le disque
S noté Ÿ, 75 — 5( en fonction de p, Re, Ri, et a.
On note pa la pression d'alimentation du vérin pneumatique pendant le freinage et d le
diamètre du piston (voir figure 6)
Question 16 : En appliquant le théorème de la résultante statique à l'ensemble piston + garniture S1
en projection sur X,, donner la pression pa en fonction de Cr, Re, Ri, a et d.
PARTIE E : ASSERVISSEMENT DE VITESSE DE LA BOBINE.
La régulation de l’enroulement est basée sur l’asservissement de la vitesse de rotation de la
bobine, qui doit s’ajuster en permanence à la vitesse d'entrée du fil sur la machine. Dans
cette étude, on considère la tige (2) du vérin régulateur (voir annexe 2) bloquée.
Un écart entre la vitesse d'entrée du fil et la vitesse d’enroulement se traduira par une
variation de la tension du fil. Il suffirait alors d’agir sur la vitesse de rotation de la bobine
pour corriger l'écart.
Le principe retenu pour l’asservissement en vitesse de la bobine est décrit sur la figure 12
suivant :
Vitesse Consigne de Perturbation
d'entrée du fil vitesse de rotation
: Moteur +réd. Vitesse de
Convertisseur Correcteur :
+charge rotation de
la bobine
Figure 12 : Structure de l’asservissement.
Extrait du cahier des charges fonctionnelles :
Fonction de service | Qualification Critère Niveau
Stabilité - Marge de phase 40% › م11 50%
Asservir la vitesse de - Marge de gain MG - 58
rotation de la bobine | Précision ١ م8 statique vis-à-vis وضع | عةه
la consigne
Rapidité | Temps de réponse à 5% ك1 5
Sciences Industrielles 12/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Session 2008
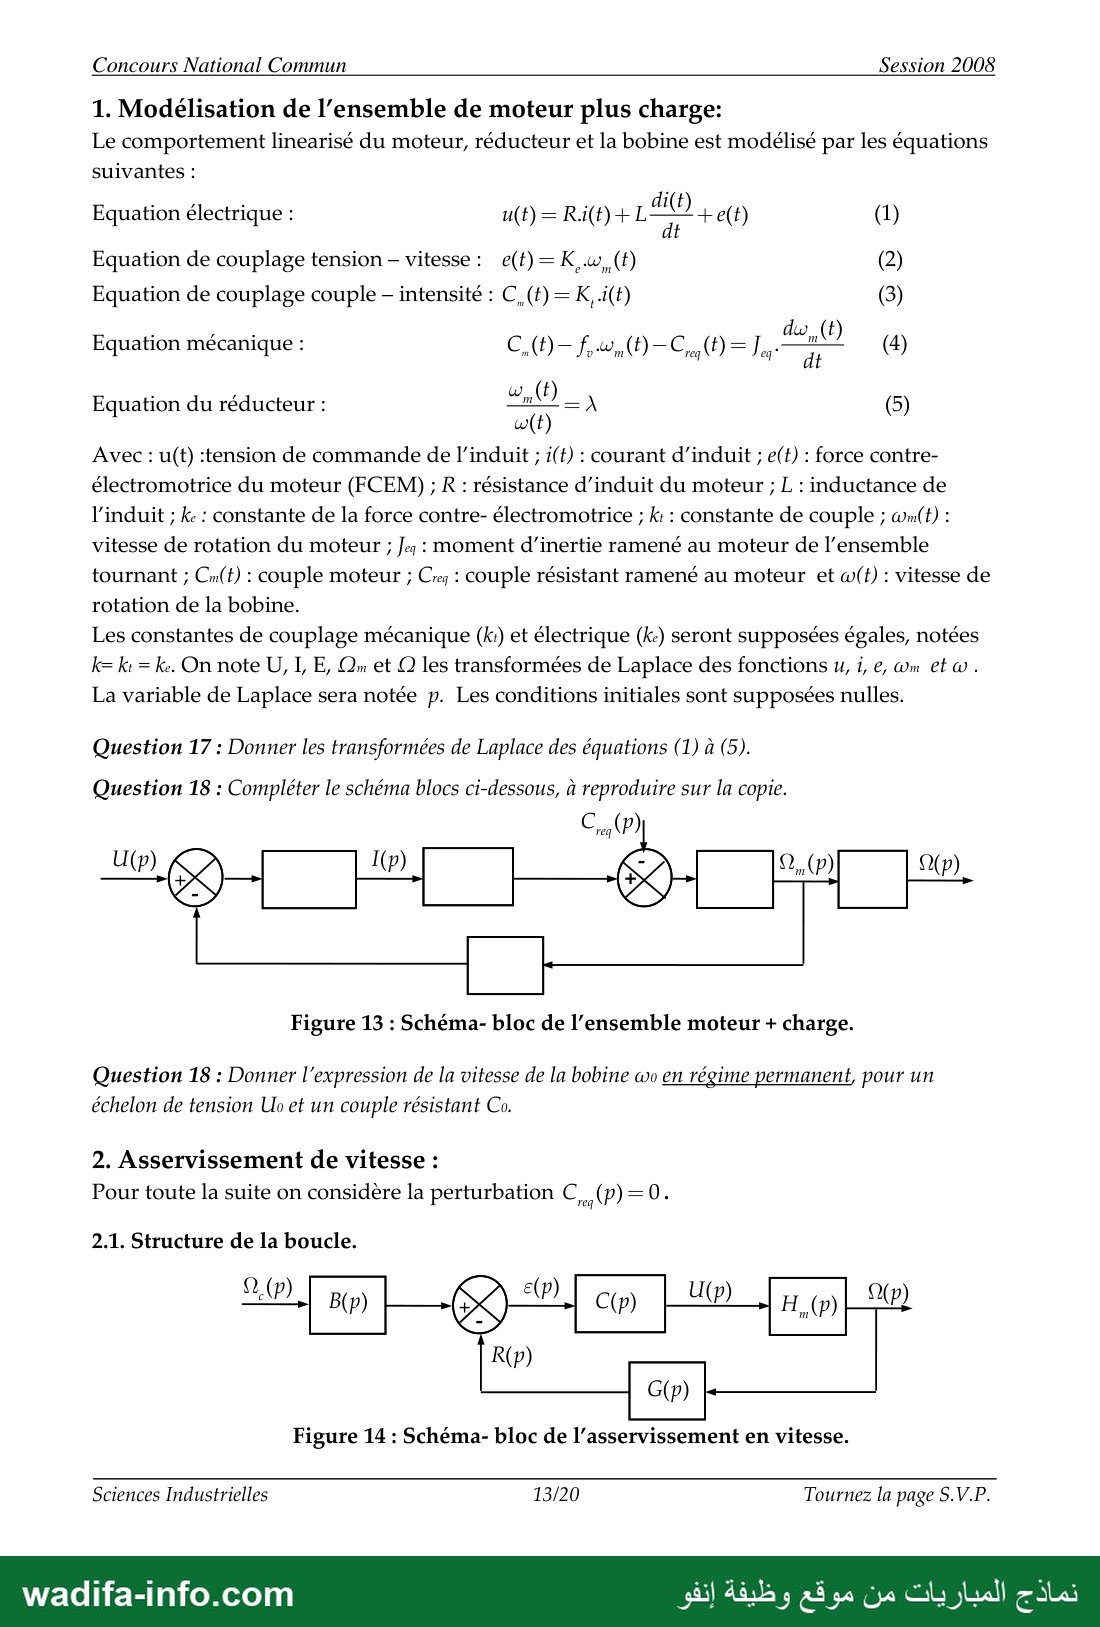
1. Modélisation de l’ensemble de moteur plus charge:
Le comportement linearisé du moteur, réducteur et la bobine est modélisé par les équations
suivantes :
Equation électrique : u(t)= Ri(t)+L pu +e(t) (1)
Equation de couplage tension — vitesse : e(t)= .ع (t) (2)
Equation de couplage couple — intensité : C, (t) = K, i(t) (3)
du, (t
)4( ا م[ ح(ن). م -()مسمز - )نا : Equation mécanique
Equation du réducteur : A (5)
Avec : u(t) :tension de commande de l’induit ; i(t) : courant d'induit ; e(t) : force contre-
électromotrice du moteur (FCEM) ; R : résistance d’induit du moteur ; L : inductance de
l’induit ; : constante de la force contre- électromotrice ; 1 : constante de couple ; wn(t) :
vitesse de rotation du moteur ; Je : moment d'inertie ramené au moteur de l’ensemble
tournant ; Cn(t) : couple moteur ; Cre : couple résistant ramené au moteur et w(t) : vitesse de
rotation de la bobine.
Les constantes de couplage mécanique (kr) et électrique (ke) seront supposées égales, notées
k= ki = ke. On note U, L, E, Qu et 2 les transformées de Laplace des fonctions u, i, e مه et w ٠
La variable de Laplace sera notée p. Les conditions initiales sont supposées nulles.
Question 17 : Donner les transformées de Laplace des équations (1) à (5).
Question 18 : Compléter le schéma blocs ci-dessous, à reproduire sur la copie.
Figure 13 : Schéma- bloc de l’ensemble moteur + charge.
Question 18 : Donner l'expression de la vitesse de la bobine wo en régime permanent, pour un
échelon de tension ملا et un couple résistant Co.
2. Asservissement de vitesse :
Pour toute la suite on considère la perturbation C, ,(P) = 0 -
2.1. Structure de la boucle.
Figure 14 : Schéma- bloc de l’asservissement en vitesse.
Sciences Industrielles 13/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Session 2008
5
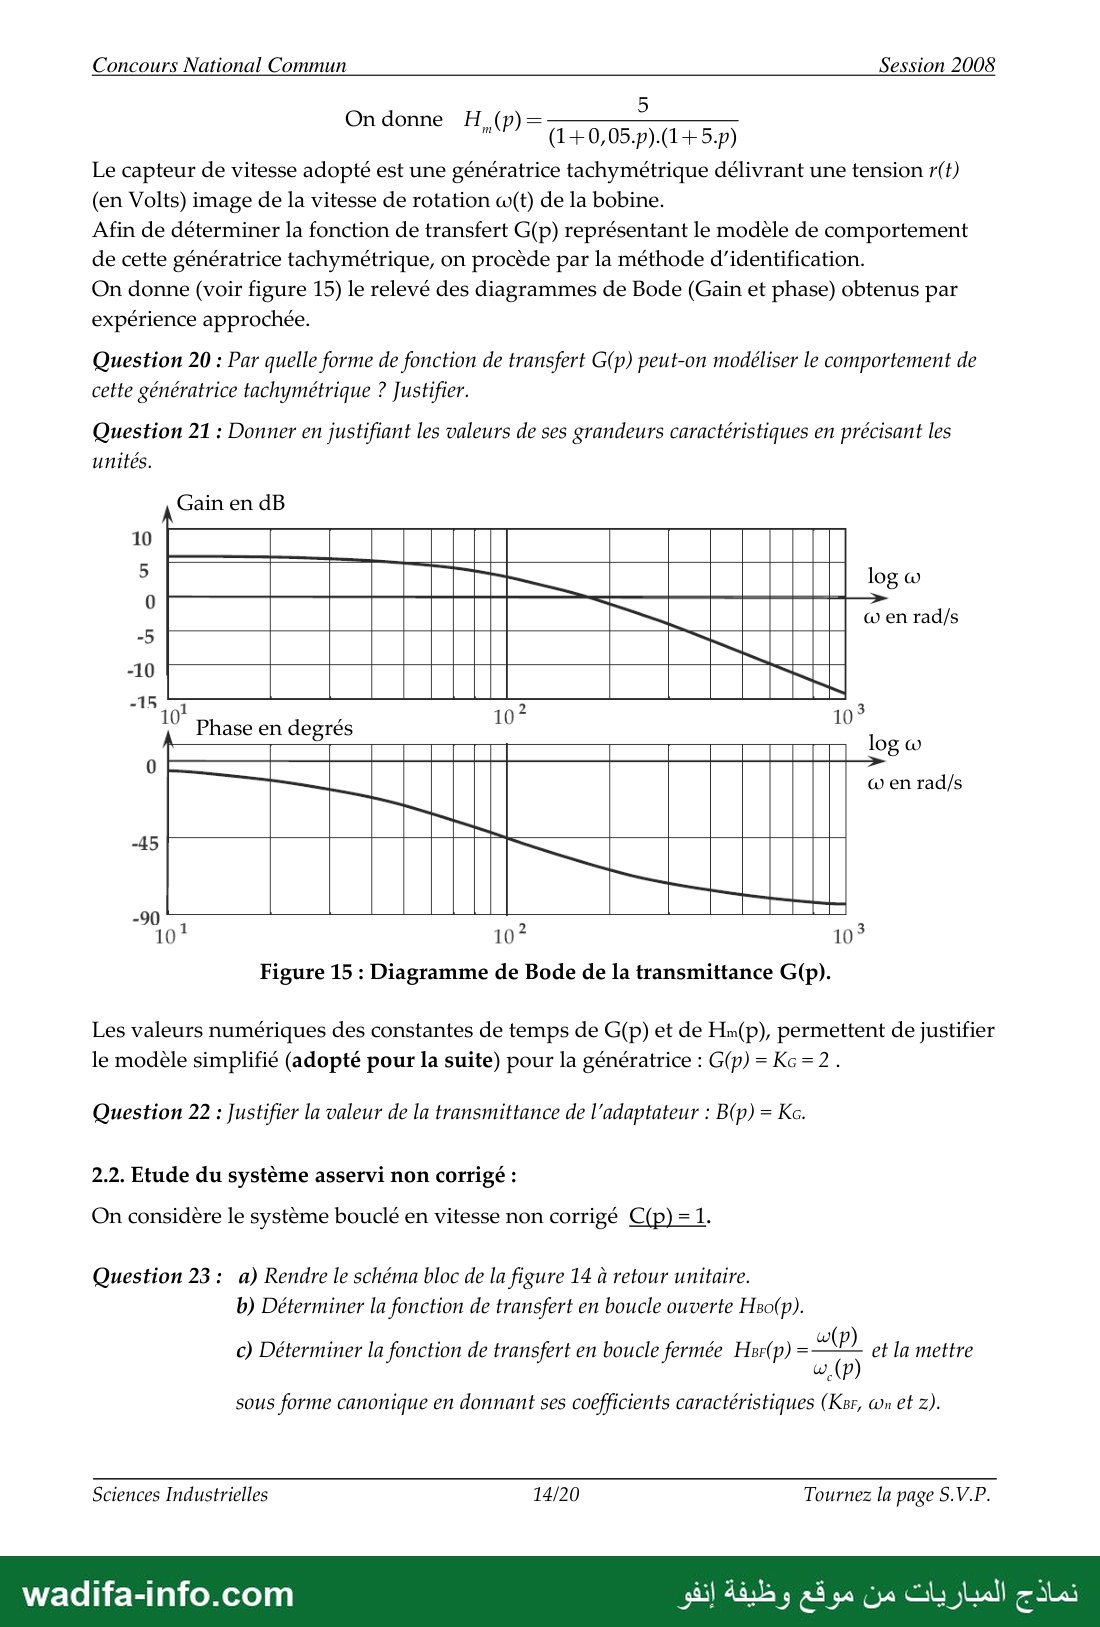
Le capteur de vitesse adopté est une génératrice tachymétrique délivrant une tension r(t)
(en Volts) image de la vitesse de rotation w(t) de la bobine.
Afin de déterminer la fonction de transfert G(p) représentant le modèle de comportement
de cette génératrice tachymétrique, on procède par la méthode d'identification.
On donne (voir figure 15) le relevé des diagrammes de Bode (Gain et phase) obtenus par
On donne H,(p)=
expérience approchée.
Question 20 : Par quelle forme de fonction de transfert G(p) peut-on modéliser le comportement de
cette génératrice tachymétrique ? Justifier.
Question 21 : Donner en justifiant les valeurs de ses grandeurs caractéristiques en précisant les
unités.
Gain en dB
10
5 log w
0
@ en rad/s
-10
-15 1 2 3
10 Phase en degrés 10 1
log w
0
ته en rad/s
-45
-90
10! 10° 103
Figure 15 : Diagramme de Bode de la transmittance G(p).
Les valeurs numériques des constantes de temps de G(p) et de Hmn(p), permettent de justifier
le modèle simplifié (adopté pour la suite) pour la génératrice : G(p)= Kc=2.
Question 22 : Justifier la valeur de la transmittance de l'adaptateur : B(p) = عا
2.2. Etude du système asservi non corrigé :
On considère le système bouclé en vitesse non corrigé C(p)=1.
Question 23 : a) Rendre le schéma bloc de la figure 14 à retour unitaire.
b) Déterminer la fonction de transfert en boucle ouverte Hso(p).
c) Déterminer la fonction de transfert en boucle fermée Her(p) = et la mettre
sous forme canonique en donnant ses coefficients caractéristiques (Ker, wn et Z).
Sciences Industrielles 14/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Session 2008
d) Tracer l'allure de la sortie w(t) en réponse à une consigne we(t) en échelon de
valeur wo = Vo/R. (R étant le rayon de l'enroulement sur la bobine supposé constant ;
Vo : vitesse d'entrée du fil)
Question 24 : a) Donner l'écart statique &: (en fonction de wo) pour un échelon de vitesse we(t) de
valeur wo=Vo/R.
b) Sachant que He عت =1 pour w = 2rad/s, calculer alors la marge de phase Mg.
Quelle est la marge de gain MG ?
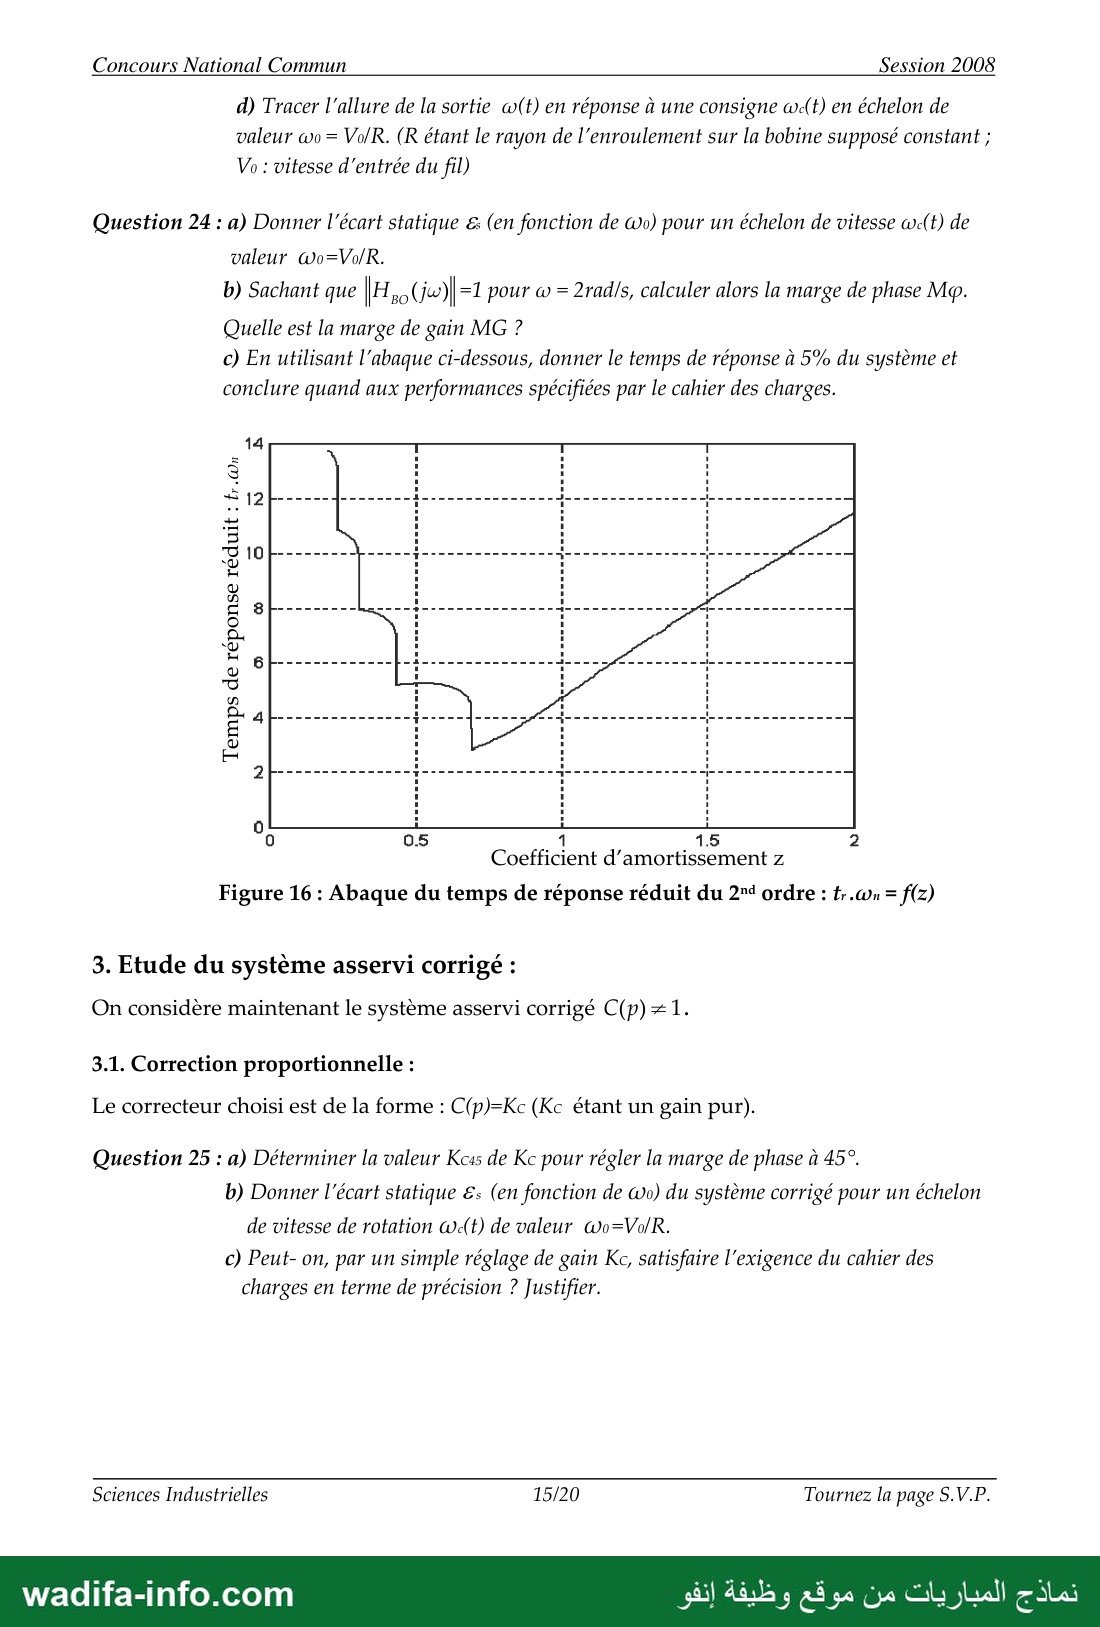
c) En utilisant l'abaque ci-dessous, donner le temps de réponse à 5% du système et
conclure quand aux performances spécifiées par le cahier des charges.
14
+10 ; Ë
n 0 0
8 à 3 ;
[on : H 1
u 8 1 i j
54 H j
2 H 1 4
0 05 1 15 2
Coefficient d’amortissement z
Figure 16 : Abaque du temps de réponse réduit du 2" ordre : .ه.ا = f(z)
3. Etude du système asservi corrigé :
On considère maintenant le système asservi corrigé C(p)=1.
3.1. Correction proportionnelle :
Le correcteur choisi est de la forme : C(p)=Kc (Kc étant un gain pur).
Question 25 : a) Déterminer la valeur Kcas de Kc pour régler la marge de phase à 45°.
b) Donner l'écart statique 5: (en fonction de @o) du système corrigé pour un échelon
de vitesse de rotation wc(t) de valeur wo=Vo/R.
c) Peut- on, par un simple réglage de gain Kc, satisfaire l'exigence du cahier des
charges en terme de précision ? Justifier.
Sciences Industrielles 15/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Session 2008
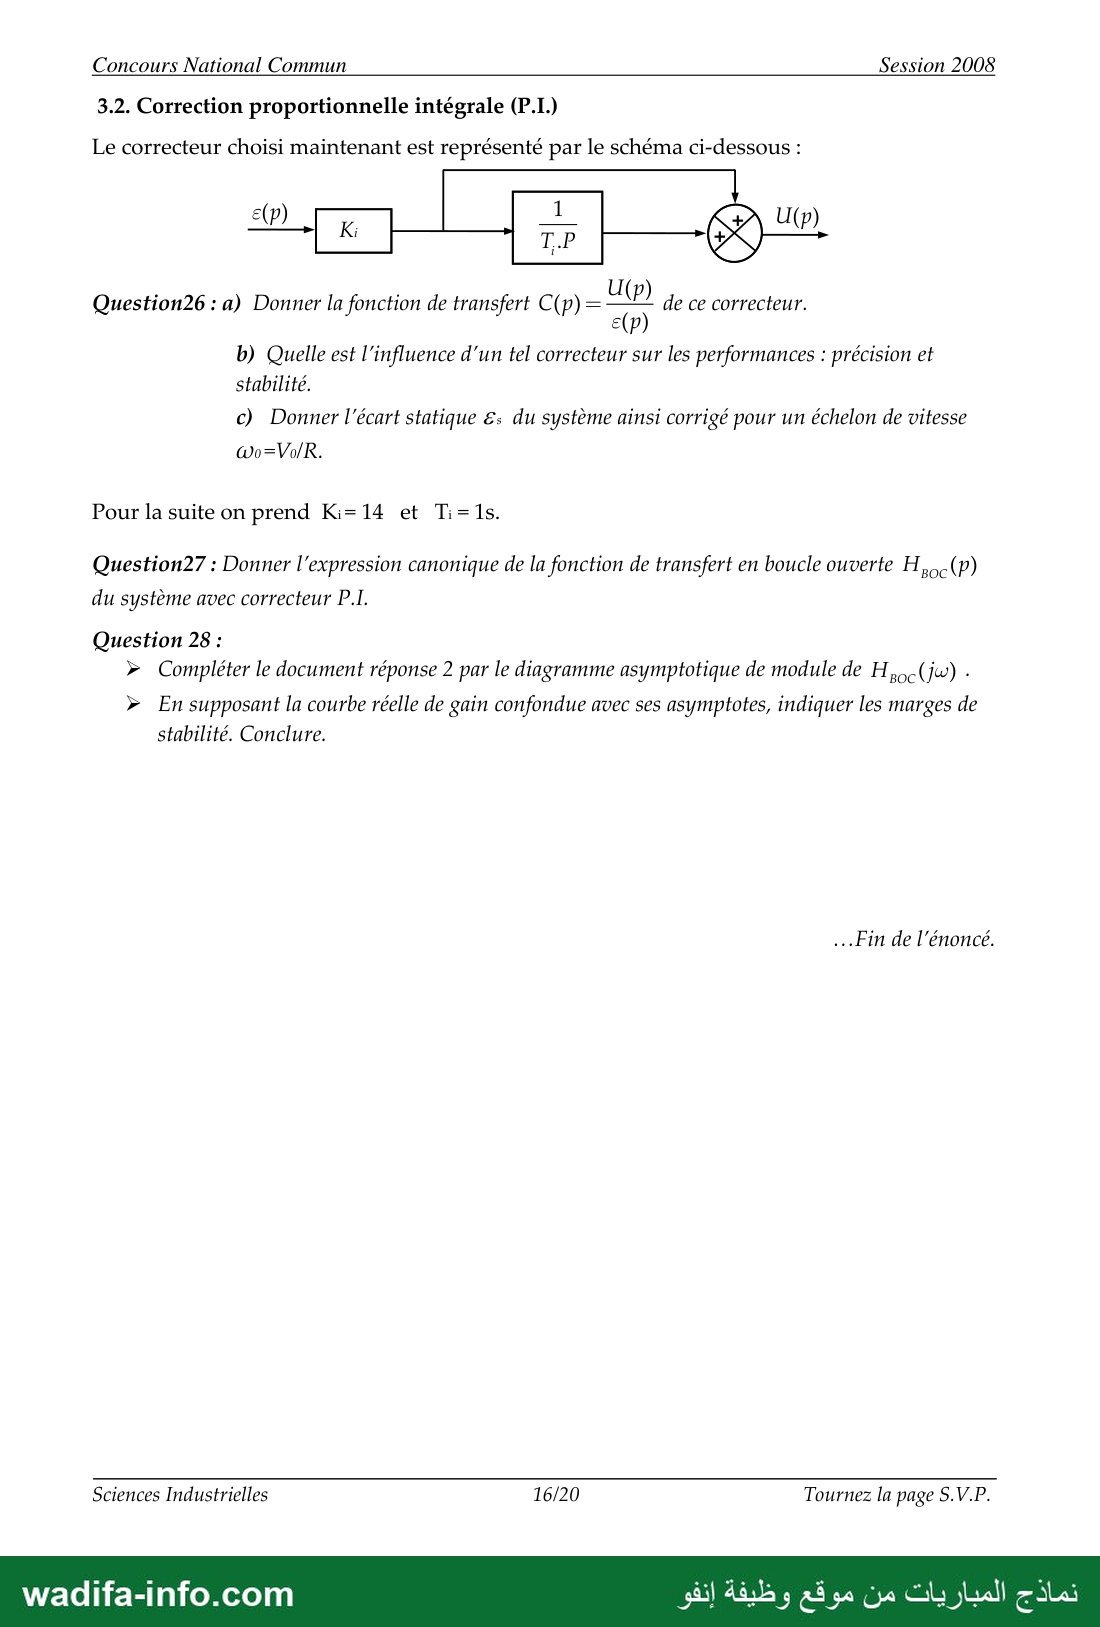
3.2. Correction proportionnelle intégrale (P.I.)
Le correcteur choisi maintenant est représenté par le schéma ci-dessous :
Question26 : a) Donner la fonction de transfert C(p) = ee de ce correcteur.
b) Quelle est l'influence d'un tel correcteur sur les performances : précision et
stabilité.
c) Donner l'écart statique 5: du système ainsi corrigé pour un échelon de vitesse
Pour la suite on prend Ki=14 et Ti=1s.
Question27 : Donner l'expression canonique de la fonction de transfert en boucle ouverte H,oc (P)
du système avec correcteur PI.
Question 28 :
› Compléter le document réponse 2 par le diagramme asymptotique de module de H,oc(jw) -
› En supposant la courbe réelle de gain confondue avec ses asymptotes, indiquer les marges de
stabilité. Conclure.
… Fin de l'énoncé.
Sciences Industrielles 16/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Session 2008
ANNEXE 1
Chariot de
trancannage
Carter de
protection du fil
Mouflage de
régulation de
tension et de
débit.
Mécanisme
de renvoi du
Poulie brin
entrée fil ›
Structure de l’ensemble
Motorisation
chariot, poutre
de trancannage
Motorisation
trancannage
Chariot, poutre de
trancannage
Frein à disque
d'arrêt d'urgence
Motorisation poupée
d'entraînement
bobine
4 Motorisation
* carter de
protection fil
Implantation des motorisations
17/20 Tournez la page S.V.P.
Sciences Industrielles
wadifa-info.com
— صفحة 19 —
نماذج المبار
موقع وظيفة إنفو
2
9
2
1
Tournez la page S.V.P.
18/20
Sciences Industrielles
Chariot (4)
Broche
Mécanisme Elévateur de
bobine Vide (Non représenté
م7
2
Coulisseau (1) ا Chariot (5)
A | \ Bobine
SCHEMA DE L'ENROULEUSE DE FIL 7 |
Moufle mobile
Poulies (Ps)
Vérin de « › 4 0
régulation Se 0 › A 1
Tige @) SNS 9) Vis)
Câble(Ca) | (Po) Bâti(0)
Mécanisme de régulation
stockage
Moufle Fixe :
Entrée
du fil ue
ANNEXE 2
Session 2008
Concours National Commun
— صفحة 20 —
2
9
2
1
2
Tournez la page 5.17.1
19/20
Sciences Industrielles
Réglages
ignalisation
1 Ordres vers toutes Sig ; . 8
— érateur
les activités 02
Déplacer
1 axialement le fil
mt A3
Fil stocké et
régulé en tension
N.B : Il est interdit de signer les documents réponses ou d’y mettre un signe quelconque pouvant servir à l’identification du candidat ou à la
provenance de la copie.
0
ui Î
8
5
0
Session 2008
Concours National Commun
— صفحة 21 —
Concours National Commun Session 2008
N.B : Il est interdit de signer les documents réponses ou d’y mettre un signe quelconque pouvant servir à
l’identification du candidat ou à la provenance de la copie.
DOCUMENT-
Gain en dB
80
70
60
50
40
30
20
10°
-135°
-180°
-225°
Sciences Industrielles 20/20 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce sujet est l'épreuve de Sciences industrielles du Concours National Commun (CNC), session 2008, pour les filières MP et PSI. C'est le concours d'admission aux grandes écoles d'ingénieurs marocaines. L'épreuve dure 4 heures et la calculatrice est autorisée. Le support d'étude est l'enrouleuse de fil EDA 630, placée en fin de ligne de câblerie. Le scan contient 21 pages : les 16 pages d'énoncé, les annexes 1 et 2, et les documents réponses DR1 (SADT A0) et DR2 (Bode). C'est un problème en cinq parties : analyse fonctionnelle, hyperstatisme, cinétique et énergétique, frein à disque, asservissement de vitesse. Voici une correction méthodologique proposée.
💡 Avant de commencer : les cinq parties sont indépendantes. Commencez par les parties « à points sûrs » : C1 (géométrie de la bobine, calcul numérique), D (frein, intégrales sur un secteur) et E (asservissement, calculs classiques). Pour les théorèmes de l'énergie cinétique, faites toujours la liste des puissances extérieures et intérieures avant d'écrire l'équation. Pour l'hyperstatisme, vérifiez que votre calcul global concorde avec la décomposition en chaînes parallèles et séries.
Partie A : analyse fonctionnelle (SADT)
Question 1
- Niveau A-0 (sur la copie) :
- fonction globale : « Stocker (enrouler) le fil sur bobine » ;
- entrées (matière d'œuvre) : fil issu de la ligne de production et bobine vide ;
- sorties : bobine pleine (fil stocké, enroulé en nappes jointives) et signalisations opérateur ;
- contrôles : consignes opérateur, paramètres d'enroulement, énergie, réglages (donnés) ;
- support : enrouleuse de fil.
- Niveau A0 (DR1) :
- A1 : « Gérer / commander l'enroulement ». Support : partie commande. Contrôles : consignes opérateur, paramètres d'enroulement, énergie et comptes rendus « depuis toutes les activités ». Sorties : ordres vers toutes les activités et signalisations opérateur.
- A2 : « Réguler la tension et stocker le fil (réserve) ». Entrée : fil provenant de la ligne. Sortie : fil stocké et régulé en tension. Support : système de régulation-stockage (pantin, moufles fixe et mobile, vérin de régulation).
- A3 : « Déplacer axialement le fil » (donné). Sortie : fil guidé / positionné axialement. Support : mécanisme de trancannage (chariots 4 et 5, vis 3, moteur M53, guide-fil).
- A4 : « Mettre en place la bobine et enrouler le fil (mettre la bobine en rotation) ». Entrées : bobine vide et fil guidé. Sortie : bobine pleine. Support : broche + mécanisme élévateur (donné).
Partie B : chargement de la bobine vide (hyperstatisme)
Question 2
a) Mobilités et hyperstatisme global.
- Mobilité utile mu = 1 : la translation verticale (y0) de la fourche (2) portant la bobine.
- Mobilités internes mi = 2 : la rotation de chaque colonne (1) et (1') autour de son axe (y0), sans effet sur la fourche.
- Les quatre ponctuelles laissent aussi à la bobine 2 mouvements par rapport à la fourche : rotation autour de son axe et translation le long de son axe. Ce sont ces mouvements qui permettent la prise par la broche. On obtient au total m = 5.
- Inconnues statiques : sphériques 2 × 3, sphère-cylindre 2 × 2, pivots glissants 2 × 4, ponctuelles 4 × 1, soit Ns = 6 + 4 + 8 + 4 = 22. Il y a 5 solides, donc 6(n − 1) = 24.
- h = m − 6(n − 1) + Ns = 5 − 24 + 22 = 3.
Vérification cinématique : γ = 10 − 5 + 1 = 6 cycles, Ic = 3 + 4 + 3 + 4 + 2 + 2 + 4 × 5 = 38, d'où h = m + 6γ − Ic = 5 + 36 − 38 = 3.
b) Chaîne parallèle entre (0) et (1) : une sphérique de centre A et une sphère-cylindre d'axe (B, y0), avec AB = l·y0, donnent une pivot d'axe (A, y0). On a Ns = 3 + 2 = 5 et la pivot en demande 5, donc h1 = 0 (isostatique). Il en va de même pour (1').
c) Chaîne série (0, 1, 2) : une pivot (A, y0) en série avec une pivot glissant de même axe donne une pivot glissant d'axe (A, y0). La rotation de (1) est une mobilité interne.
d) Liaison équivalente (2)/(0) : deux pivots glissants d'axes parallèles (A, y0) et (A', y0), distants de d selon z0, donnent une glissière de direction y0. On a h2 = Ns − (6 − m) = 8 − 5, soit h2 = 3. Ces trois contraintes géométriques sont le parallélisme des deux axes (2) et l'entraxe (1).
e) Liaison équivalente (2)/(3) : quatre ponctuelles de normales n et n' situées dans le plan perpendiculaire à l'axe de la bobine, deux par flasque. Elles donnent une pivot glissant d'axe celui de la bobine. On a h3 = 4 − (6 − 2), soit h3 = 0.
Ce résultat était prévisible. Une bobine posée par ses deux flasques sur deux barres parallèles (appui en « V » à chaque extrémité) est le montage classique d'une pivot glissant isostatique : quatre contacts ponctuels indépendants suppriment exactement les quatre degrés de liberté nécessaires. Contrôle : h = h1 + h'1 + h2 + h3 = 0 + 0 + 3 + 0 = 3, ce qui concorde avec a).
Partie C : enroulement du fil
Question 3 : état de la bobine (d = 2 mm, Dext = 630 mm, Dint = 250 mm, h = 400 mm)
- a) Les spires sont jointives, donc n = h/d = 400/2 = 200 tours par nappe.
- b) Le détail de la figure 5 montre des nappes imbriquées : chaque spire se loge entre deux spires de la nappe inférieure. Le pas radial entre deux nappes vaut alors d·√3/2. On obtient :
δi = Dint + d + (i − 1)·√3·d, et pour i = N = 100 : δ100 = 250 + 2 + 99 × 3,464 ≈ 595 mm.
Avec un empilement « carré » (pas d), on trouverait δ100 = Dint + 199d = 648 mm, supérieur à Dext = 630 mm. Ce modèle est donc incompatible avec N = 100, ce qui confirme le modèle imbriqué. - c) On somme les longueurs des nappes : LN = Σ n·π·δi, soit LN = n·π·N·[Dint + d + (N − 1)·√3·d/2].
Application numérique : 200π × 100 × (252 + 171,5) mm ≈ 200π × 42 347 mm, d'où L100 ≈ 26,6 km. - d) TN = LN/V0 = 26 608/2000, soit ≈ 13,3 min (≈ 798 s).
- e) On a ωB = 2V0/δi, avec V0 = 33,33 m/s.
- ωB max = 2V0/δ1 = 66,67/0,252 ≈ 265 rad/s (≈ 2530 tr/min) : c'est la première nappe.
- ωB min = 2V0/δ100 = 66,67/0,595 ≈ 112 rad/s (≈ 1070 tr/min) : c'est la dernière nappe.
Question 4 : inertie de la bobine vide
a) La bobine vide est un solide de révolution d'axe (G, x0) : deux flasques et un tube coaxiaux. Toute base contenant x0 est donc principale d'inertie en G, avec deux moments égaux autour des axes transverses :
I(G, Bv) = diag(ABV, BBV, BBV) dans (x0, yb, zb). La matrice est identique dans (x0, y0, z0), car elle est invariante par rotation autour de x0.
Pour information, BBV = 2m[R2/4 + e2/12 + ((h + e)/2)2] + M[(Re2 + Ri2)/4 + h2/12]. Le terme ((h + e)/2)2 vient du théorème de Huygens appliqué aux flasques.
b) ABV = 2 × (m·R2/2) + M(Re2 + Ri2)/2 = m·R2 + M(Re2 + Ri2)/2
Question 5 : inertie équivalente ramenée sur l'axe moteur
On écrit l'énergie cinétique de (E) avec ωb = ωm/λ :
Ec = ½[Im·ωm2 + (Ib + Ibroche + Ip)·ωb2] = ½·Jeq·ωm2
Jeq = Im + (Ib + Ibroche + Ip)/λ2
Application numérique : Jeq = 0,046 + (12,8 + 0,046 + 0,11)/4, soit Jeq ≈ 3,29 kg·m2.
Remarques sur l'énoncé :
- la ligne « rotation Ip = 0,11 kg·m2 » est tronquée. On l'interprète comme l'inertie d'un élément tournant avec la bobine, vraisemblablement le disque de frein monté sur l'arbre de la poupée (figure 6) ;
- l'inertie de la broche est notée Im comme celle du rotor : les deux valent 0,046 kg·m2.
Question 6 : théorème de l'énergie cinétique et puissance moteur
On isole (E). Les liaisons sont parfaites. Les puissances à prendre en compte sont celle du moteur, Pm = Cm·ωm, et celle du fil sur la bobine, −T0·V0 (tension résistante). Le théorème de l'énergie cinétique donne :
Jeq·ωm·dωm/dt = Pm − T0·V0
Pendant la dernière nappe, le diamètre est constant, donc ωm est constante en régime stabilisé. Alors Pm = T0·V0 = 50 × 2000/60, soit Pm ≈ 1,67 kW.
Question 7 : relations cinématiques du système de régulation
- Le câble ne glisse pas et le brin AB est fixe, donc B est le CIR de P10/0. On a V(G) = φ̇·x0 ∧ BG = φ̇·x0 ∧ R·y0, d'où ż2 = R·φ̇ (au signe près selon l'orientation de φ).
- Le point C du câble, en haut de la poulie, va deux fois plus vite que G : V(C) = 2R·φ̇ = 2ż2. Le brin CD est inextensible et D est lié à (1), d'où ż1 = 2·ż2.
- On retrouve ce résultat par la longueur de câble : (z2 − 0) + πR + (z2 − z1) = constante.
Question 8 : masse équivalente ramenée à la tige
Ec(S/R0) = ½M1ż12 + ½M2ż22 + ½m·ż22 + ½J·φ̇2 = ½(4M1 + M2 + m + J/R2)·ż22
Meq = 4M1 + M2 + m + J/R2
Question 9 : effort du vérin
On liste les puissances extérieures à (S) dans R0 :
- fluide sur la tige : F·ż2 ;
- fil sur le moufle mobile : (Fx·x0 − Fz·z0)·ż1·z0 = −Fz·ż1 = −2Fz·ż2 ;
- pesanteur : puissance nulle, car tous les mouvements sont horizontaux (selon z0) ;
- câble fixé en A : puissance nulle ;
- liaisons parfaites et roulement sans glissement : puissances intérieures nulles.
Le théorème de l'énergie cinétique donne Meq·ż2·z̈2 = (F − 2Fz)·ż2, d'où F = Meq·z̈2 + 2Fz.
Question 10 : dimensionnement du moteur de trancannage M53
a) Théorème de l'énergie cinétique sur E = {3, 4}. La liaison hélicoïdale de pas réduit p donne ẋ = p·θ̇ (hélice à droite, signe selon l'orientation retenue).
- Énergie cinétique : Ec = ½J3θ̇2 + ½M4ẋ2 = ½(M4 + J3/p2)·ẋ2.
- Puissances extérieures :
- moteur : C53·θ̇ = C53·ẋ/p ;
- frottement visqueux du pivot 3/5 : −μ3θ̇2 = −μ3ẋ2/p2 ;
- frottement visqueux de la glissière 4/5 : −μ4ẋ2 ;
- fil sur le guide-fil, transmis à 4 en translation : Tx·ẋ ;
- pesanteur : puissance nulle, car G3 est sur l'axe fixe et 4 se translate horizontalement.
- Puissance intérieure : liaison hélicoïdale parfaite, donc 0.
On en déduit :
C53 = (J3/p + M4·p)·ẍ + (μ3/p + μ4·p)·ẋ − p·Tx
b) Par le PFD.
- On isole (3) et on écrit le théorème du moment dynamique en A sur x0 : J3θ̈ = C53 − μ3θ̇ + L43.
- On isole (4) + GF et on écrit le théorème de la résultante dynamique sur x0 : M4ẍ = X34 − μ4ẋ + Tx.
- Pour la liaison hélicoïdale parfaite, la puissance des inter-efforts est nulle : L43 = −p·X34.
En éliminant X34 et L43, on retrouve le résultat de a).
c) Couple maximal lors de l'inversion (figure 10). Pendant la durée T, ẍ = −2vt/T est constante et ẋ varie de vt à −vt. Le terme d'inertie et le terme visqueux ont le même signe en fin d'inversion, quand ẋ = −vt. On obtient :
|C53|max = (J3/p + M4p)·2vt/T + (μ3/p + μ4p)·vt + p·|Tx|
C'est un majorant : le signe de Tx dépend du sens de défilement, non précisé.
Partie D : étude du freinage
Question 11
Le disque S tourne autour de (B, x0) à ωb, et la garniture S1 est fixe. On a V(M ∈ S/S1) = ωb·x0 ∧ (−(e/2)·x0 + ρ·u), d'où V(M ∈ S/S1) = ρ·ωb·v, car x0 ∧ u = v dans la base directe (x0, u, v).
Question 12
D'après les lois de Coulomb en glissement, la composante tangentielle q·u + r·v est colinéaire et opposée à la vitesse de glissement, qui est portée par v. Donc q = 0. À la limite du glissement, |r| = f·p, et r = −f·p pour ωb > 0.
Question 13
On calcule MB = ∫ BM ∧ f dS. Sur x0, seul le terme ρ·u ∧ r·v = ρ·r·x0 contribue. On a dS = ρ dρ dθ, avec θ ∈ [−α, α] et ρ ∈ [Ri, Re] :
x0·MB(S1→S) = −f·p ∫∫ρ2 dρ dθ = −(2/3)·f·p·α·(Re3 − Ri3)
Question 14
Les deux garnitures sont symétriques et leurs moments s'ajoutent : Cf = (4/3)·f·p·α·(Re3 − Ri3).
Question 15
La surface du secteur vaut α(Re2 − Ri2). D'où x0·F(S1→S) = ∫ p dS = p·α·(Re2 − Ri2).
Question 16
On isole le piston + S1 à l'équilibre et on projette sur x0 : pa·πd2/4 = p·α(Re2 − Ri2). On remplace p par sa valeur tirée de Q14 :
pa = 3·Cf·(Re2 − Ri2) / [π·d2·f·(Re3 − Ri3)]
L'angle α s'élimine, mais le coefficient de frottement f intervient.
Partie E : asservissement de vitesse de la bobine
Question 17 : transformées de Laplace
- U = (R + L·p)·I + E
- E = k·Ωm
- Cm = k·I
- Cm − fv·Ωm − Creq = Jeq·p·Ωm
- Ωm = λ·Ω
Question 18 : schéma-blocs (figure 13)
Les blocs se remplissent dans l'ordre suivant :
- après le premier comparateur, 1/(R + L·p), qui donne I ;
- puis k, qui donne Cm ;
- après le comparateur de Creq, 1/(fv + Jeq·p), qui donne Ωm ;
- puis 1/λ, qui donne Ω ;
- dans la boucle de retour, k (force contre-électromotrice E).
Question « 18 bis » (numérotée 18 une seconde fois dans le sujet) : vitesse en régime permanent
En statique, U0 = R·i + k·ωm et k·i = fv·ωm + C0, d'où :
ω0 = (k·U0 − R·C0) / [λ·(R·fv + k2)]
Question 20 : modèle de la génératrice tachymétrique
Le Bode (figure 15) montre un gain constant aux basses fréquences, puis une pente de −20 dB/décade. La phase va de 0° à −90° et vaut −45° à la cassure. C'est un premier ordre : G(p) = KG/(1 + τ·p).
Question 21 : paramètres
- Le gain statique vaut ≈ 6 dB, d'où KG ≈ 2 V/(rad/s), c'est-à-dire en V·s/rad.
- La phase vaut −45° à ω = 100 rad/s, où le gain vaut bien ≈ 3 dB. D'où τ = 1/100 = 0,01 s.
Cette constante de temps est négligeable devant celles de Hm(p) (0,05 s et 5 s), ce qui justifie le modèle G(p) = KG = 2.
Question 22 : adaptateur
Il faut un écart nul quand Ω = Ωc. Or ε = B·Ωc − KG·Ω, donc B = KG : l'adaptateur a le même gain que le capteur.
Question 23 : système non corrigé (C = 1)
- a) On déplace KG dans la chaîne directe : Ωc → comparateur à retour unitaire → KG·C(p)·Hm(p) → Ω.
- b) HBO(p) = 10/[(1 + 0,05p)(1 + 5p)].
- c) HBF = 10/(11 + 5,05p + 0,25p2), soit sous forme canonique HBF = (10/11)/(1 + 0,459p + 0,0227p2), avec :
- KBF = 10/11 ≈ 0,91 ;
- ωn = √44 ≈ 6,63 rad/s ;
- z = 0,459 × 6,63/2 ≈ 1,52.
- d) Allure de ω(t) : z > 1, donc la réponse est apériodique, sans dépassement, à tangente horizontale à l'origine. Elle tend vers 0,91·ω0.
Question 24
- a) La FTBO est de classe 0, donc εs = ω0/(1 + 10) = ω0/11 ≈ 0,091·ω0. Exprimé en volts, l'écart est multiplié par KG.
- b) À ω = 2 rad/s, la phase vaut −arctan(0,1) − arctan(10) = −5,7° − 84,3° = −90°. Donc Mφ = 90°. Pour ce second ordre, la phase n'atteint jamais −180°, donc MG = +∞.
- c) Sur l'abaque, z ≈ 1,5 donne tr·ωn ≈ 8,2, d'où tr5% ≈ 8,2/6,63 ≈ 1,24 s. Conclusion au regard du cahier des charges :
- rapidité non conforme (tr5% > 1 s) ;
- précision non conforme (εs ≠ 0) ;
- Mφ = 90° hors de la plage 40°–50°, donc système trop amorti. Le tableau écrit « 40 % ≤ Mφ ≤ 50 % », il faut lire des degrés ;
- MG conforme.
Question 25 : correction proportionnelle C(p) = KC
- a) Pour Mφ = 45°, on cherche ω tel que arctan(0,05ω) + arctan(5ω) = 135°. Cela revient à 5,05ω/(1 − 0,25ω2) = −1, soit 0,25ω2 − 5,05ω − 1 = 0, d'où ω ≈ 20,4 rad/s. À cette pulsation, |HBO| = 10/(1,428 × 102,0) ≈ 0,0687 pour KC = 1. Il faut donc KC45 ≈ 14,6.
- b) εs = ω0/(1 + 10KC) ≈ ω0/147 ≈ 0,0068·ω0.
- c) Non. La FTBO reste de classe 0 : l'écart diminue quand KC augmente mais ne s'annule jamais, et un gain élevé dégrade la stabilité. Il faut un intégrateur.
Question 26 : correcteur PI
- a) C(p) = Ki(1 + 1/(Tip)) = Ki·(1 + Tip)/(Tip).
- b) La précision est améliorée : la FTBO passe en classe 1. En revanche, le correcteur ajoute un déphasage négatif (jusqu'à −90° aux basses fréquences), ce qui réduit la marge de phase. Il faut placer 1/Ti nettement en dessous de la pulsation de coupure pour limiter cet effet.
- c) εs = 0 pour un échelon.
Question 27
Avec Ki = 14 et Ti = 1 s :
HBOC(p) = 140·(1 + p) / [p·(1 + 5p)·(1 + 0,05p)]. Elle est de classe 1 et de gain 140 s−1.
Question 28 : Bode asymptotique (DR2) et marges
Le tracé asymptotique du gain comporte quatre tronçons :
- ω < 0,2 rad/s : pente −20 dB/décade, droite 140/ω. Elle vaut ≈ 83 dB à 0,01 rad/s et ≈ 57 dB à 0,2 rad/s ;
- 0,2 < ω < 1 rad/s : pente −40 dB/décade, ≈ 29 dB à 1 rad/s ;
- 1 < ω < 20 rad/s : pente −20 dB/décade, asymptote 28/ω, ≈ +2,9 dB à 20 rad/s ;
- ω > 20 rad/s : pente −40 dB/décade, asymptote 560/ω2. Elle coupe 0 dB en ωc0 = √560 ≈ 23,7 rad/s.
Marges :
- Phase en 23,7 rad/s, lue sur DR2 et confirmée par le calcul : −90° + 87,6° − 89,5° − 49,8° ≈ −142°. Donc Mφ ≈ 38°.
- La phase tend vers −180° sans jamais la franchir : MG = +∞.
- Conclusion : εs = 0 et le système est stable. Avec l'hypothèse « courbe = asymptotes », Mφ est légèrement inférieure aux 40° exigés. Avec la courbe réelle, qui passe environ 3 dB sous l'asymptote vers 20 rad/s, on trouve ωc0 ≈ 20 rad/s et Mφ ≈ 43°, ce qui est conforme. Il faut conclure en signalant cette sensibilité au modèle asymptotique.
💡 À réviser pour le CNC (SI, MP/PSI) : la SADT (A-0 et A0) et l'analyse fonctionnelle, puis l'hyperstatisme par méthode globale et par chaînes (parallèle, série). Vérifiez toujours que h global = somme des h partiels. En cinétique : matrices d'inertie des solides de révolution, théorème de Huygens, inertie et masse équivalentes, théorème de l'énergie cinétique avec frottements visqueux et liaison hélicoïdale (ẋ = p·θ̇). Pour le frein : lois de Coulomb et intégrales de pression sur un secteur (couple de freinage d'un frein à disque). En asservissement : modèle du moteur à courant continu, identification d'un premier ordre sur Bode, forme canonique du second ordre, abaque du temps de réponse, marges, et correcteurs P et PI.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}📎 Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1740/modele-de-concours-cnc-2008-sciences-industrielles-mp-psi-concours-national-commun
