
Modèle de concours : CNC 2020 Sciences industrielles (MP) — Concours National Commun
⬇️ Télécharger le PDF Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1739/modele-de-concours-cnc-2020-sciences-industrielles-mp-concours-national-commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2020), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Sciences industrielles pour l'ingénieur
- Année
- 2020
- Pages
- 13
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
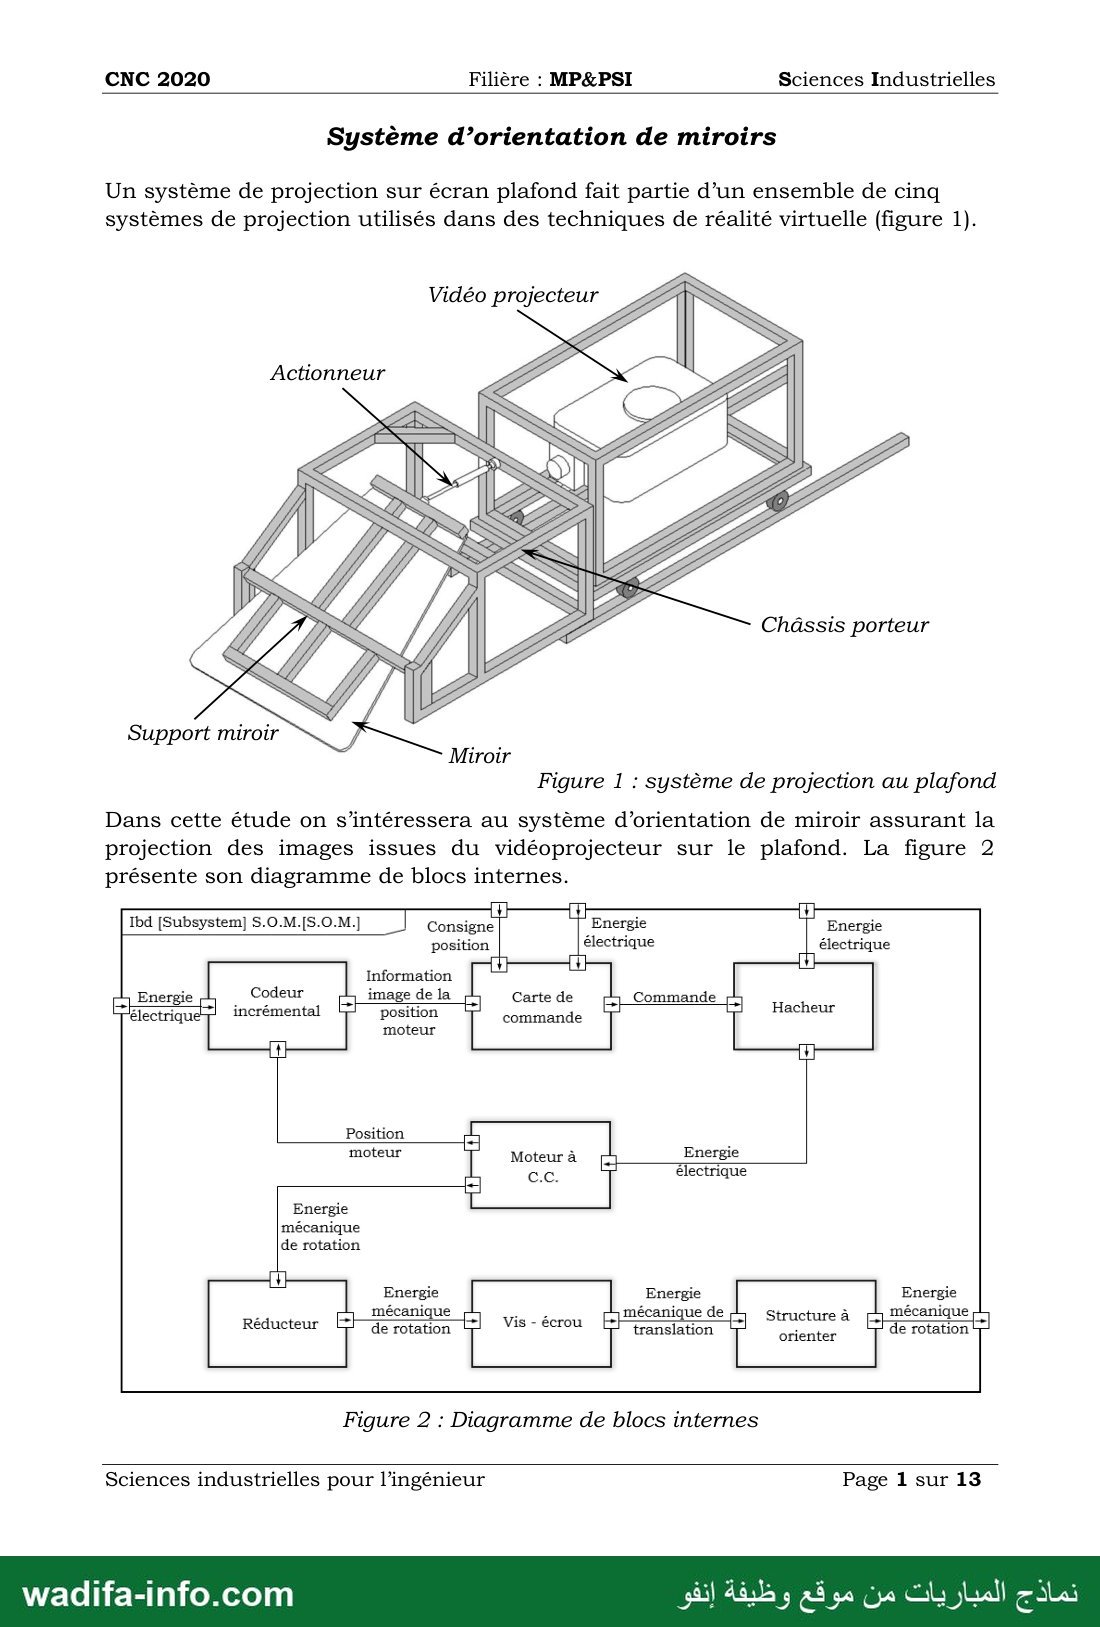
Système d’orientation de miroirs
Un système de projection sur écran plafond fait partie d’un ensemble de cinq
systèmes de projection utilisés dans des techniques de réalité virtuelle (figure 1).
Figure 1 : système de projection au plafond
Dans cette étude on s’intéressera au système d’orientation de miroir assurant la
projection des images issues du vidéoprojecteur sur le plafond. La figure 2
présente son diagramme de blocs internes.
150 [Subsystem] S.O.M.[S.O.M.] Consigne Energie = Energie
position électrique électrique
Information
image de la Carte de Commande بي
position commande
moteur
Hacheur
Position
Moteur à Energie
Ge. électrique
Energie
mécanique
de rotation
Energie Energie
mécanique de —=] Structure à E mécanique
Réducteur ون لعا rotation لما Vis - écrou translation
orienter
Figure 2 : Diagramme de blocs internes
Sciences industrielles pour l’ingénieur Page 1 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
Exercice préliminaire : noté 4 points sur 20
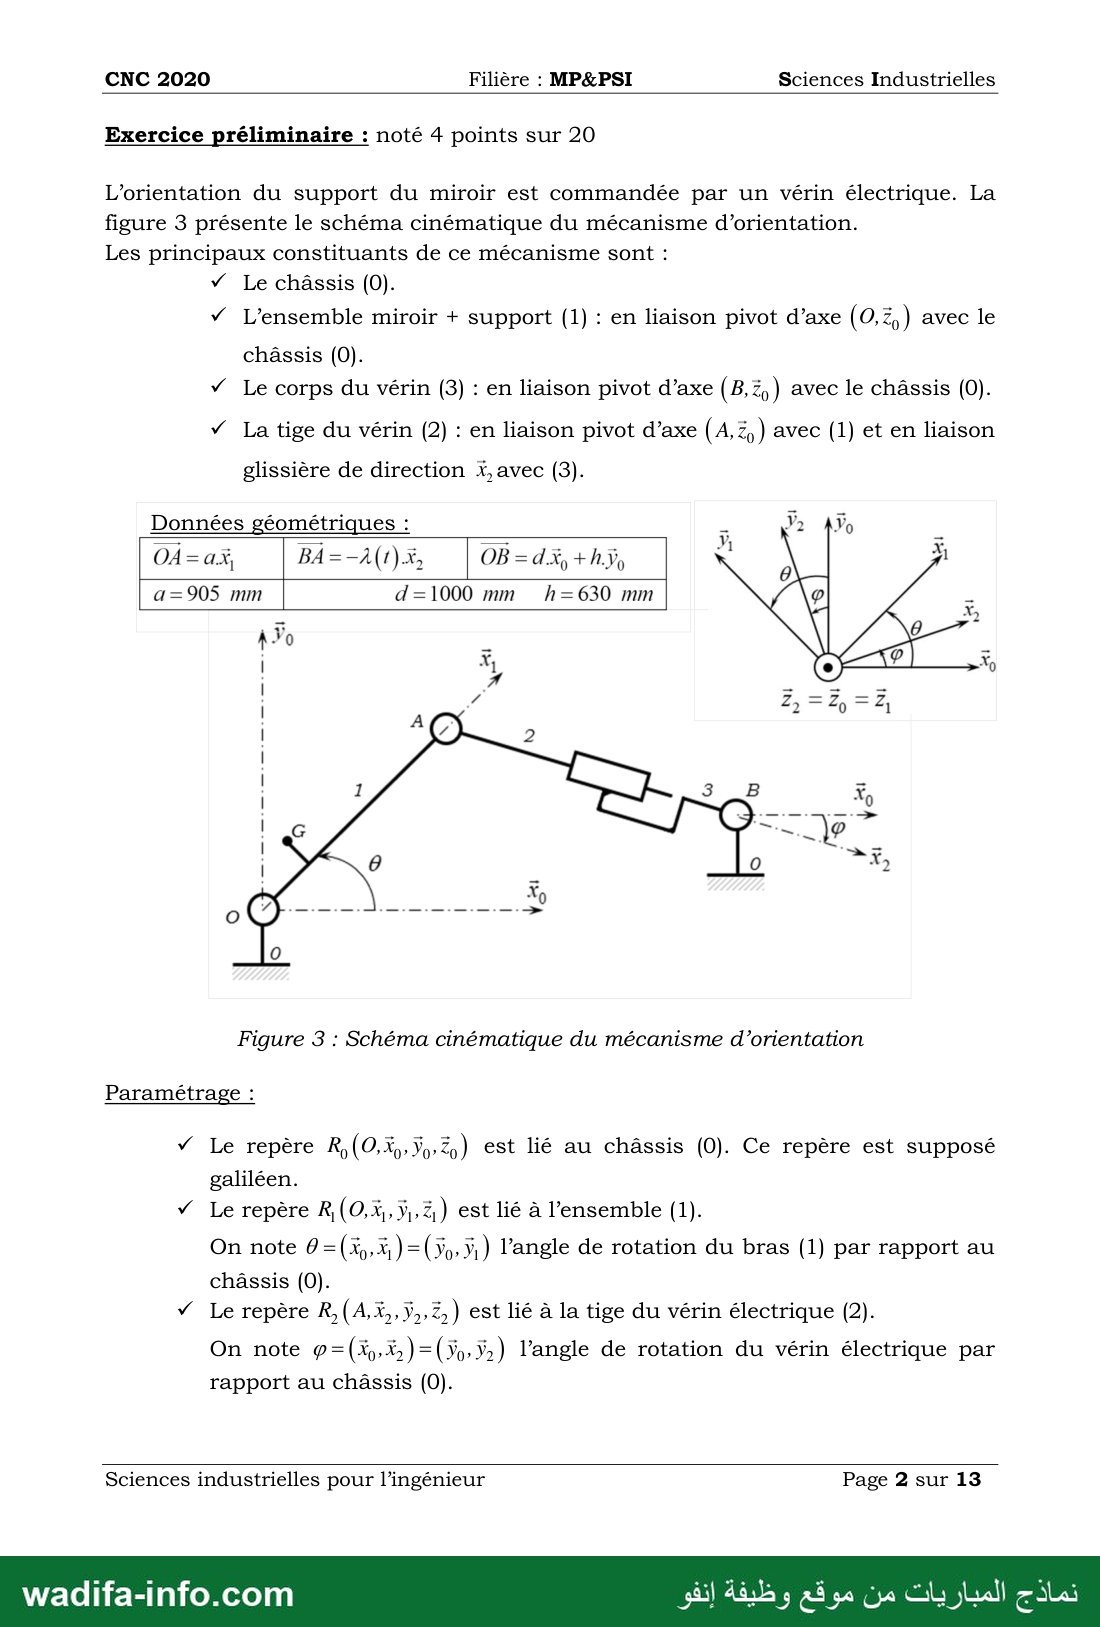
L'orientation du support du miroir est commandée par un vérin électrique. La
figure 3 présente le schéma cinématique du mécanisme d’orientation.
Les principaux constituants de ce mécanisme sont :
y Le châssis (0).
y L’ensemble miroir + support (1) : en liaison pivot d’axe (0, 0 ) avec le
châssis (0).
y Le corps du vérin (3) : en liaison pivot d’axe (B,Z,) avec le châssis (0).
/ La tige du vérin (2) : en liaison pivot d’axe ( A, 7, ) avec (1) et en liaison
glissière de direction x, avec (3).
Données géométriques :
a=905 mm d=1000 mm 7-630 mm
Figure 3 : Schéma cinématique du mécanisme d’orientation
Paramétrage :
Le repère R,(O,%»Yy%) est lié au châssis (0). Ce repère est supposé
galiléen.
v Le repère R, (0,%,5,2,) est lié à l’ensemble (1).
On note 9=(%,%)=(50H) l’angle de rotation du bras (1) par rapport au
châssis (0).
Ÿ Le repère R,(A,X,,ÿ,,%,) est lié à la tige du vérin électrique (2).
On note p=(X;,*)=(55) l’angle de rotation du vérin électrique par
rapport au châssis (0).
Sciences industrielles pour l’ingénieur Page 2 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
Détermination de la course du vérin :
Q1. Ecrire les équations, exprimées dans la base (X. ÿ»%) » traduisant la
fermeture géométrique de la chaîne 0-1-2-3-0.
Q2. Exprimer À en fonction de a, d, h et 0.
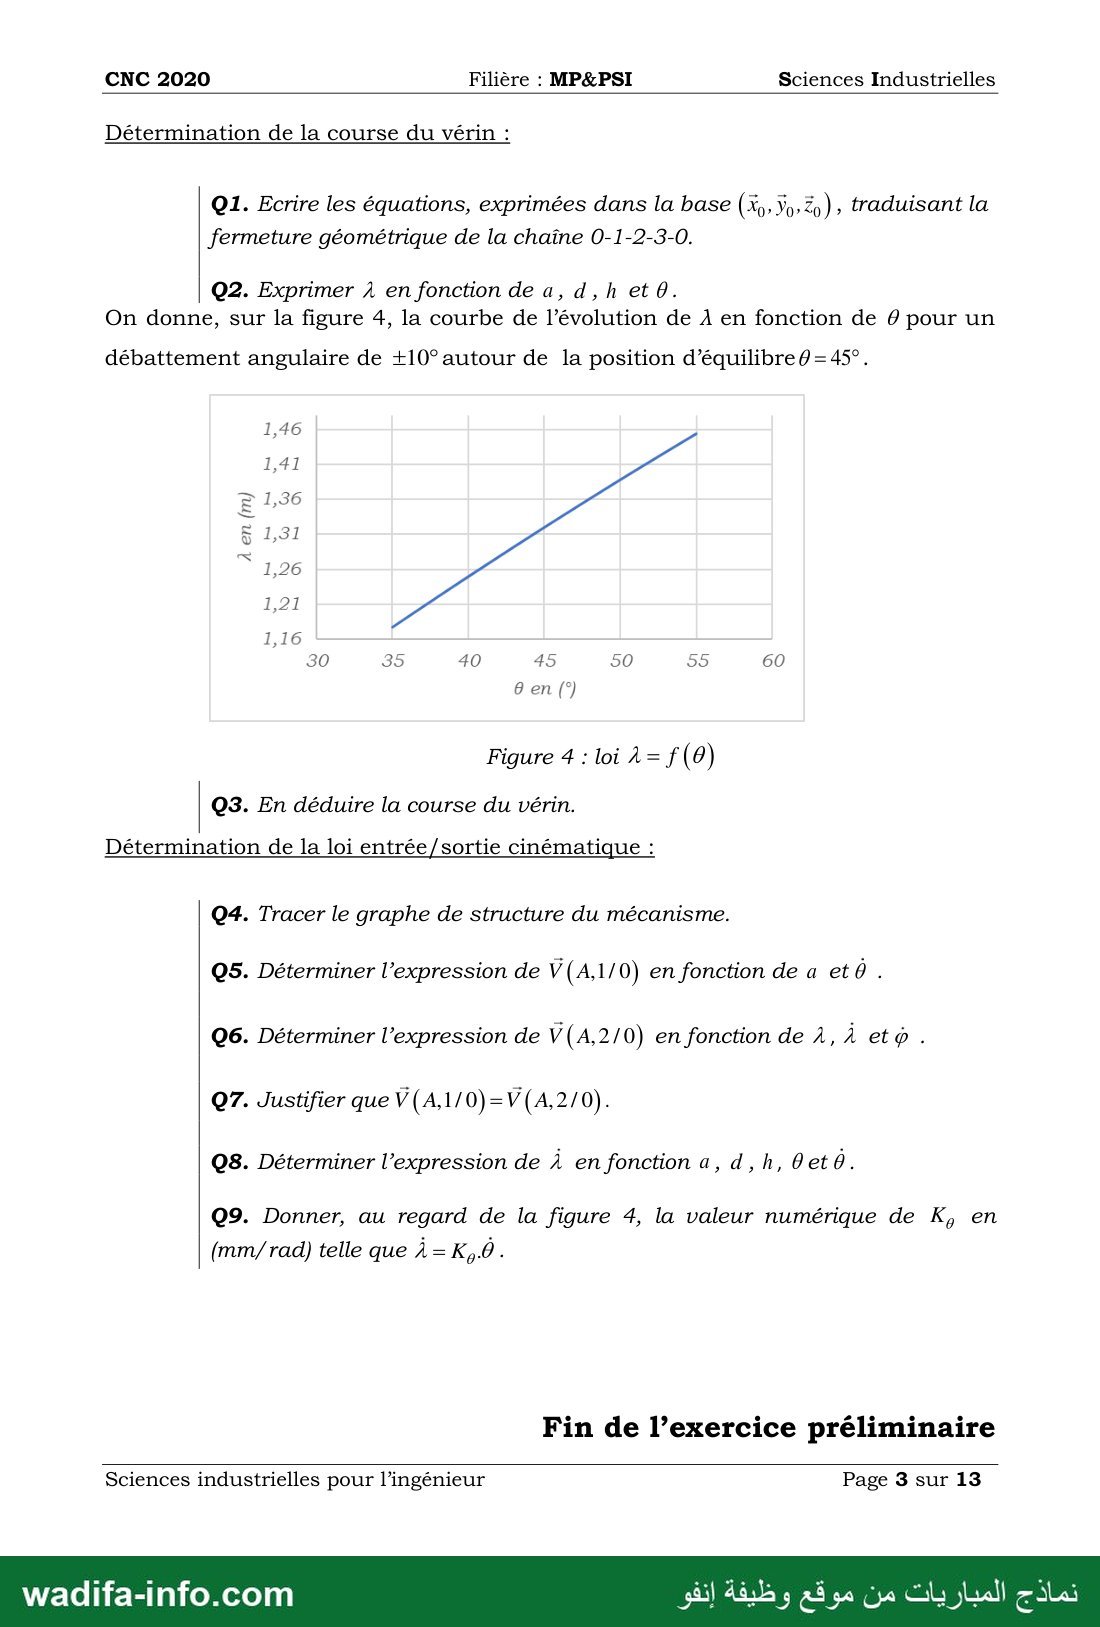
On donne, sur la figure 4, la courbe de l’évolution de À en fonction de 9 pour un
débattement angulaire de +10° autour de la position d’équilibre0=45°.
1,46
بل انل
ww OU A
يم 0 م
À en (m)
9
1,21
1,16
30 35 40 45 50
60
7
Figure 4 : loi À= f (0)
03. En déduire la course du vérin.
Détermination de la loi entrée/sortie cinématique :
04. Tracer le graphe de structure du mécanisme.
05. Déterminer l’expression de V (A,1/0) en fonction de a et 0 .
06. Déterminer l’expression de V(A,2/0) en fonction de À, À et @ .
Q7. Justifier que V(A,1/0)=V(A,2/0).
08. Déterminer l’expression de À en fonction a, d, h, Oet 6.
09. Donner, au regard de la figure 4, la valeur numérique de K, en
(mm/ rad) telle que à = K,.0 .
Fin de l’exercice préliminaire
Sciences industrielles pour l’ingénieur Page 3 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
Partie I : Etude dynamique du système d’orientation
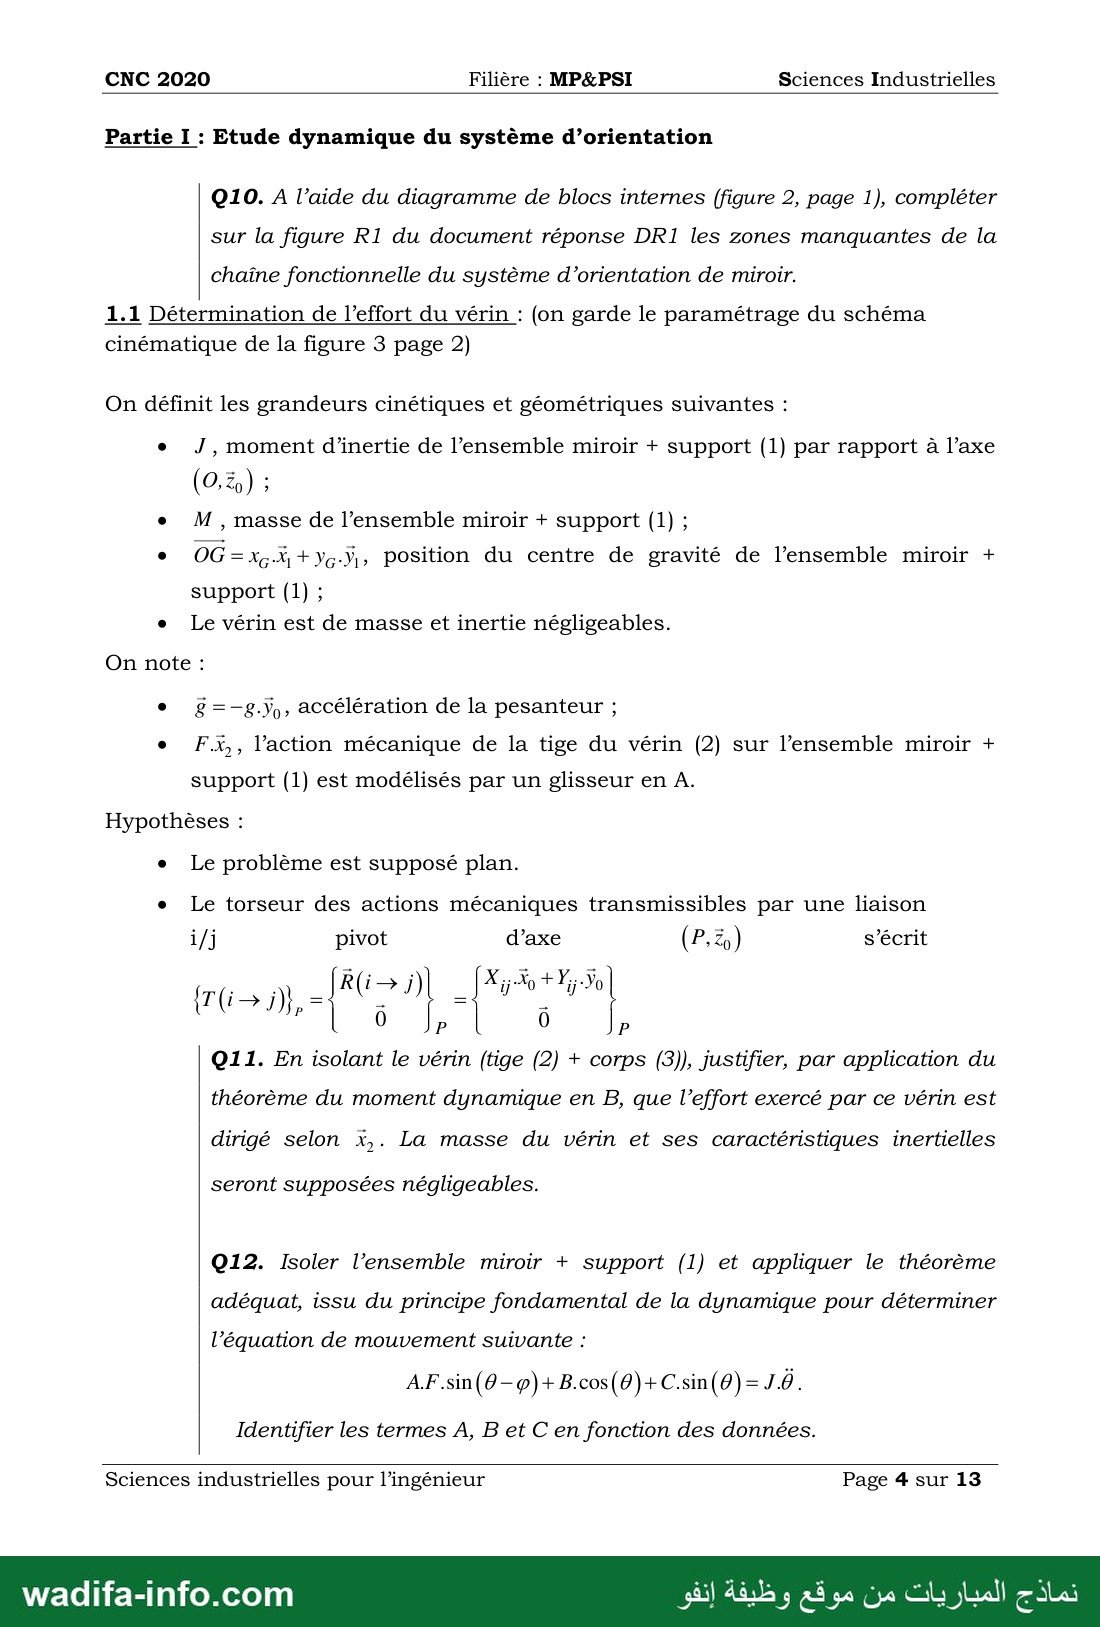
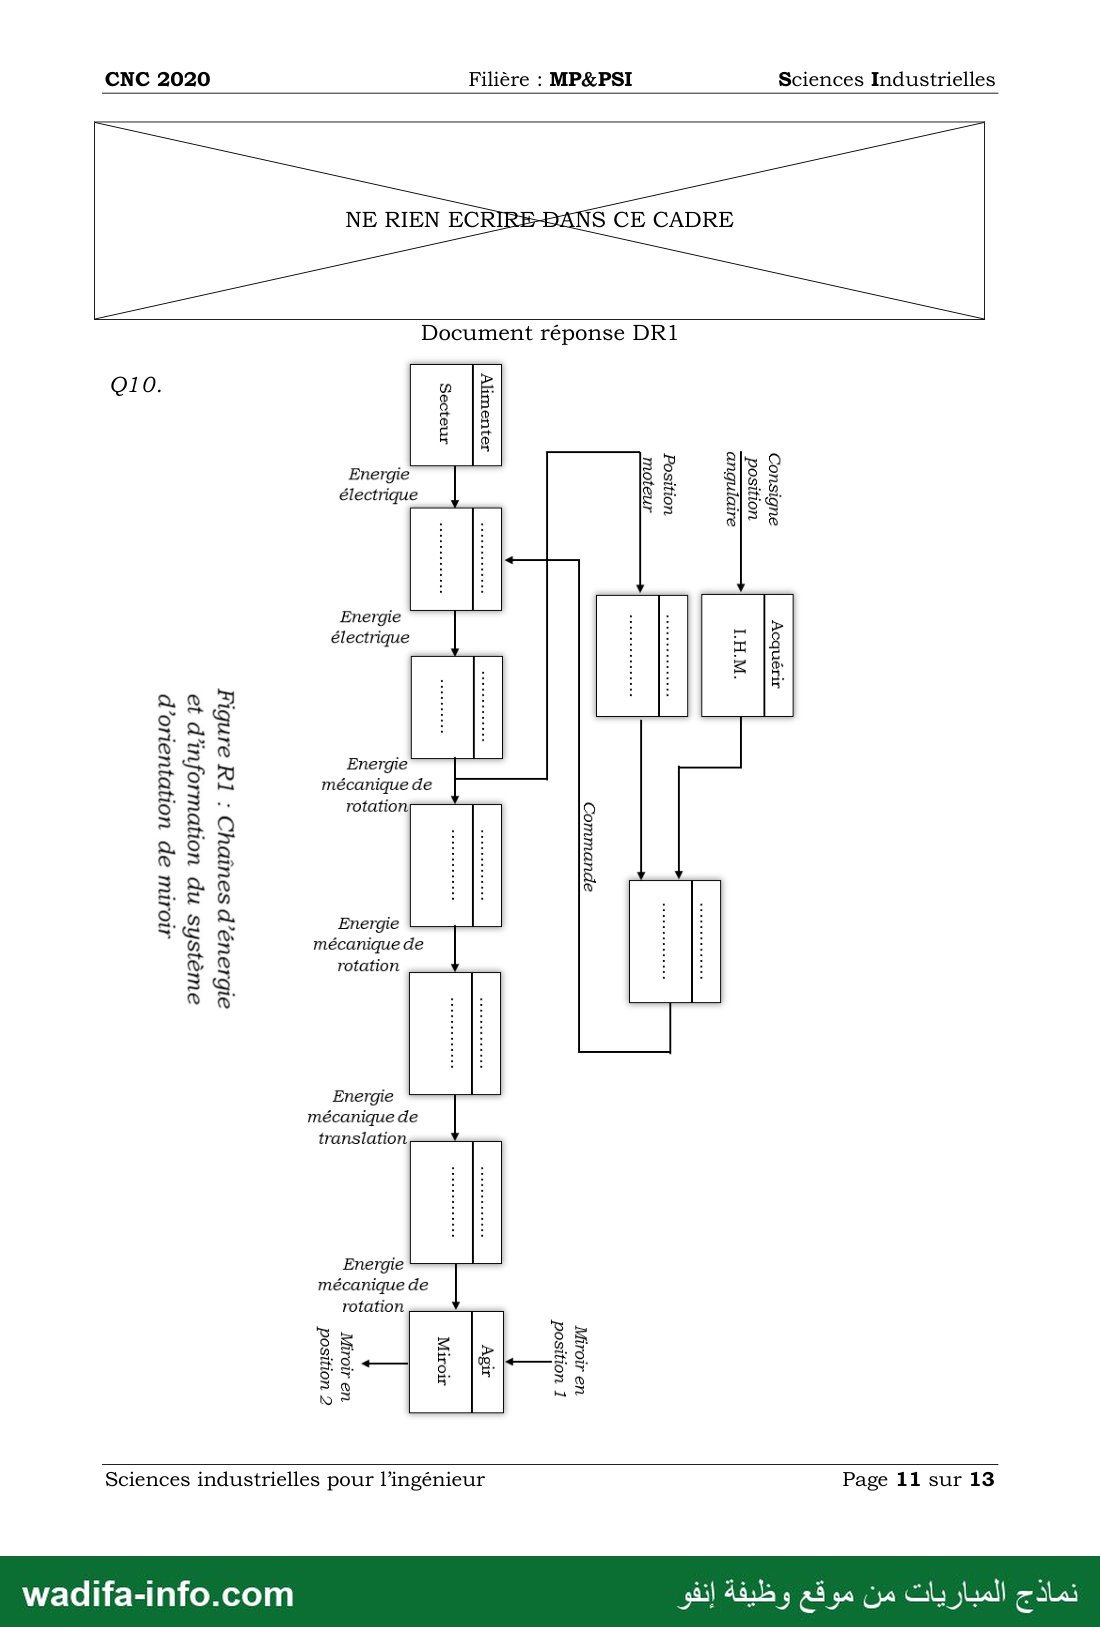
Q10. A l’aide du diagramme de blocs internes (figure 2, page 1), compléter
sur la figure R1 du document réponse 10181 les zones manquantes de la
chaîne fonctionnelle du système d’orientation de miroir.
1.1 Détermination de l’effort du vérin : (on garde le paramétrage du schéma
cinématique de la figure 3 page 2)
On définit les grandeurs cinétiques et géométriques suivantes :
e J, moment d’inertie de l’ensemble miroir + support (1) par rapport à l’axe
e M , masse de l’ensemble miroir + support (1) ;
. OG= Xç-Ÿ + راجلا Position du centre de gravité de l’ensemble miroir +
support (1) ;
e Le vérin est de masse et inertie négligeables.
On note :
e #£=-8.),, accélération de la pesanteur ;
e F.x,, l’action mécanique de la tige du vérin (2) sur l’ensemble miroir +
support (1) est modélisés par un glisseur en A.
Hypothèses :
e Le problème est supposé plan.
e Le torseur des actions mécaniques transmissibles par une liaison
i/j pivot d’axe (P,5;) s’écrit
0 م 0 مل
0171. En isolant le vérin (tige (2) + corps (3)), justifier, par application du
théorème du moment dynamique en B, que l’effort exercé par ce vérin est
dirigé selon x,. La masse du vérin et ses caractéristiques inertielles
seront supposées négligeables.
012. Isoler l’ensemble miroir + support (1) et appliquer le théorème
adéquat, issu du principe fondamental de la dynamique pour déterminer
l’équation de mouvement suivante :
Identifier les termes A, B et C en fonction des données.
Sciences industrielles pour l’ingénieur Page 4 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
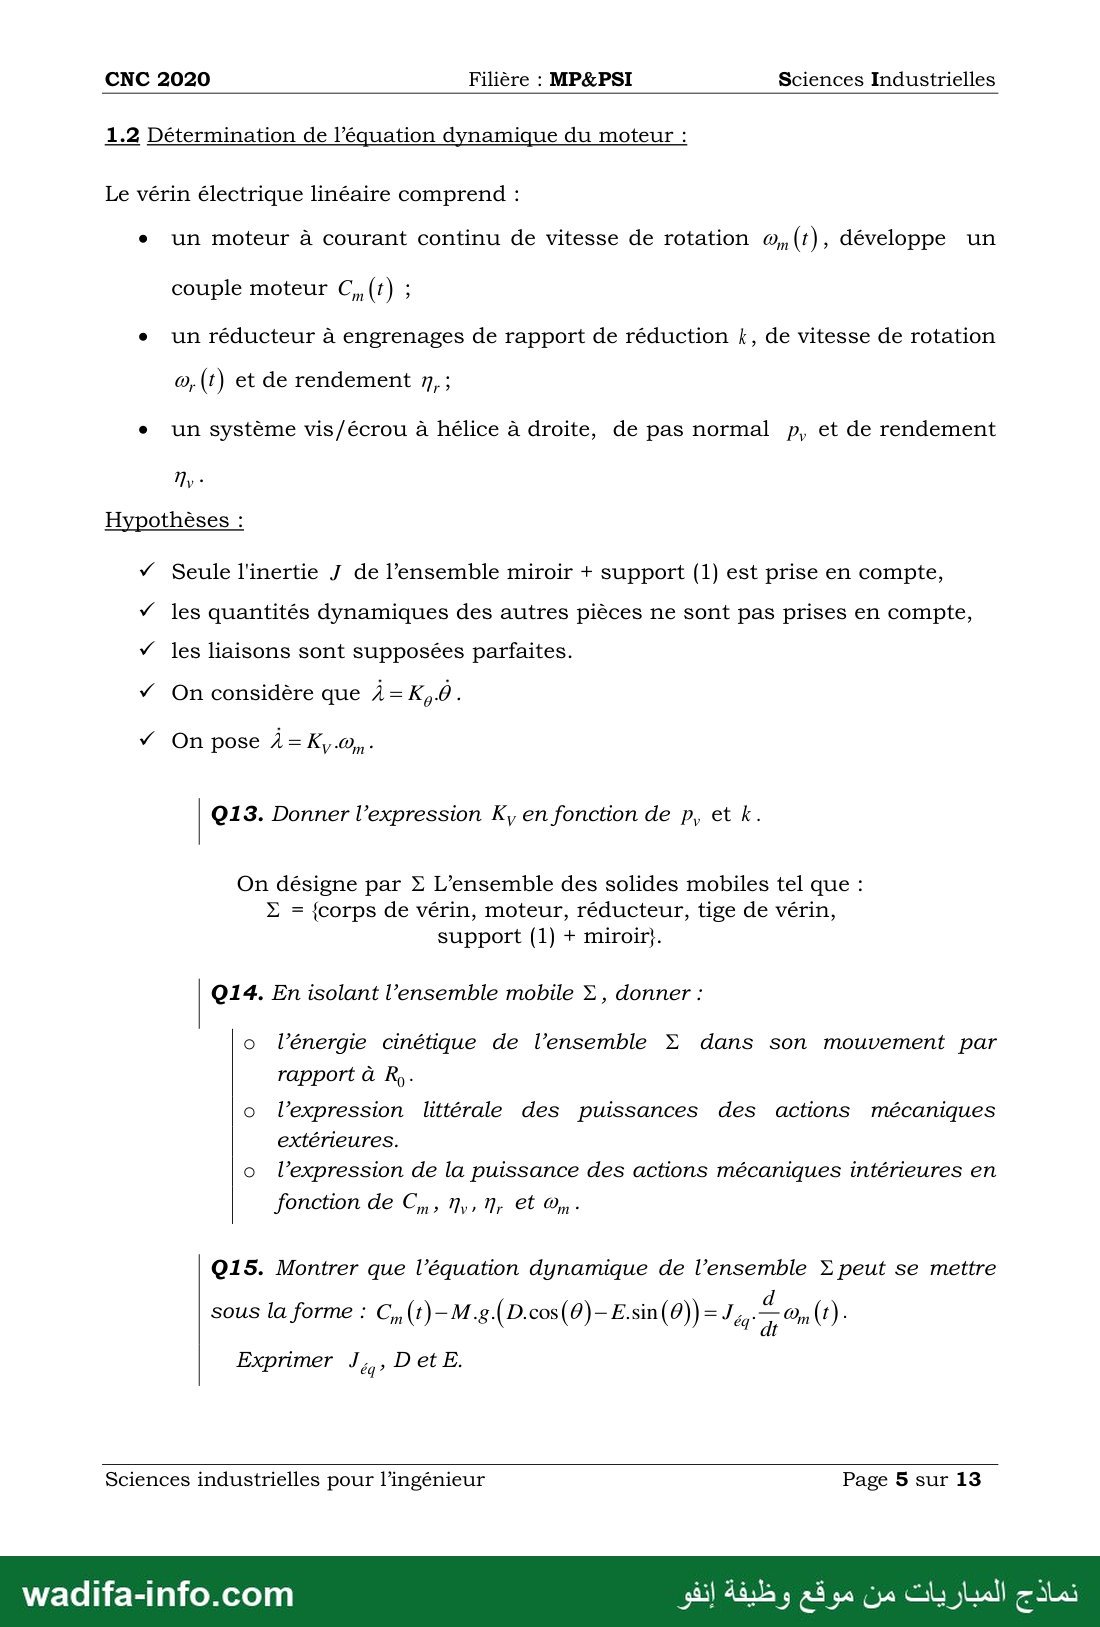
1.2 Détermination de l’équation dynamique du moteur :
Le vérin électrique linéaire comprend :
e un moteur à courant continu de vitesse de rotation æ,(t), développe un
couple moteur C,,(t) ;
e ‘un réducteur à engrenages de rapport de réduction k, de vitesse de rotation
œ,(t) et de rendement n, ;
e ‘un système vis/écrou à hélice à droite, de pas normal .م et de rendement
Hypothèses :
v Seule l'inertie J de l’ensemble miroir + support (1) est prise en compte,
/ les quantités dynamiques des autres pièces ne sont pas prises en compte,
7 les liaisons sont supposées parfaites.
آ On considère que à =K,0.
/ On pose ài=K,0,-
| ©9013. Donner l’expression K, en fonction de p, et k.
On désigne par E L’ensemble des solides mobiles tel que :
E = {corps de vérin, moteur, réducteur, tige de vérin,
support (1) + miroir}.
| 014. En isolant l’ensemble mobile E, donner +:
o l’énergie cinétique de l’ensemble E dans son mouvement par
rapport à ٠
o l’expression littérale des puissances des actions mécaniques
extérieures.
o l’expression de la puissance des actions mécaniques intérieures en
fonction de ءم N,, N, et @, -
015. Montrer que l’équation dynamique de l’ensemble E peut se mettre
Exprimer Jay Det E.
Sciences industrielles pour l’ingénieur Page 5 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
Partie II : Asservissement du système d’orientation
On s’intéresse à l’asservissement en position angulaire du miroir
autour de sa position d’équilibre. On souhaite s’assurer que la chaîne
fonctionnelle d’asservissement permet de respecter les performances souhaitées
en termes de précision, rapidité et stabilité.
2.1 Modélisation de l’asservissement en position angulaire du miroir :
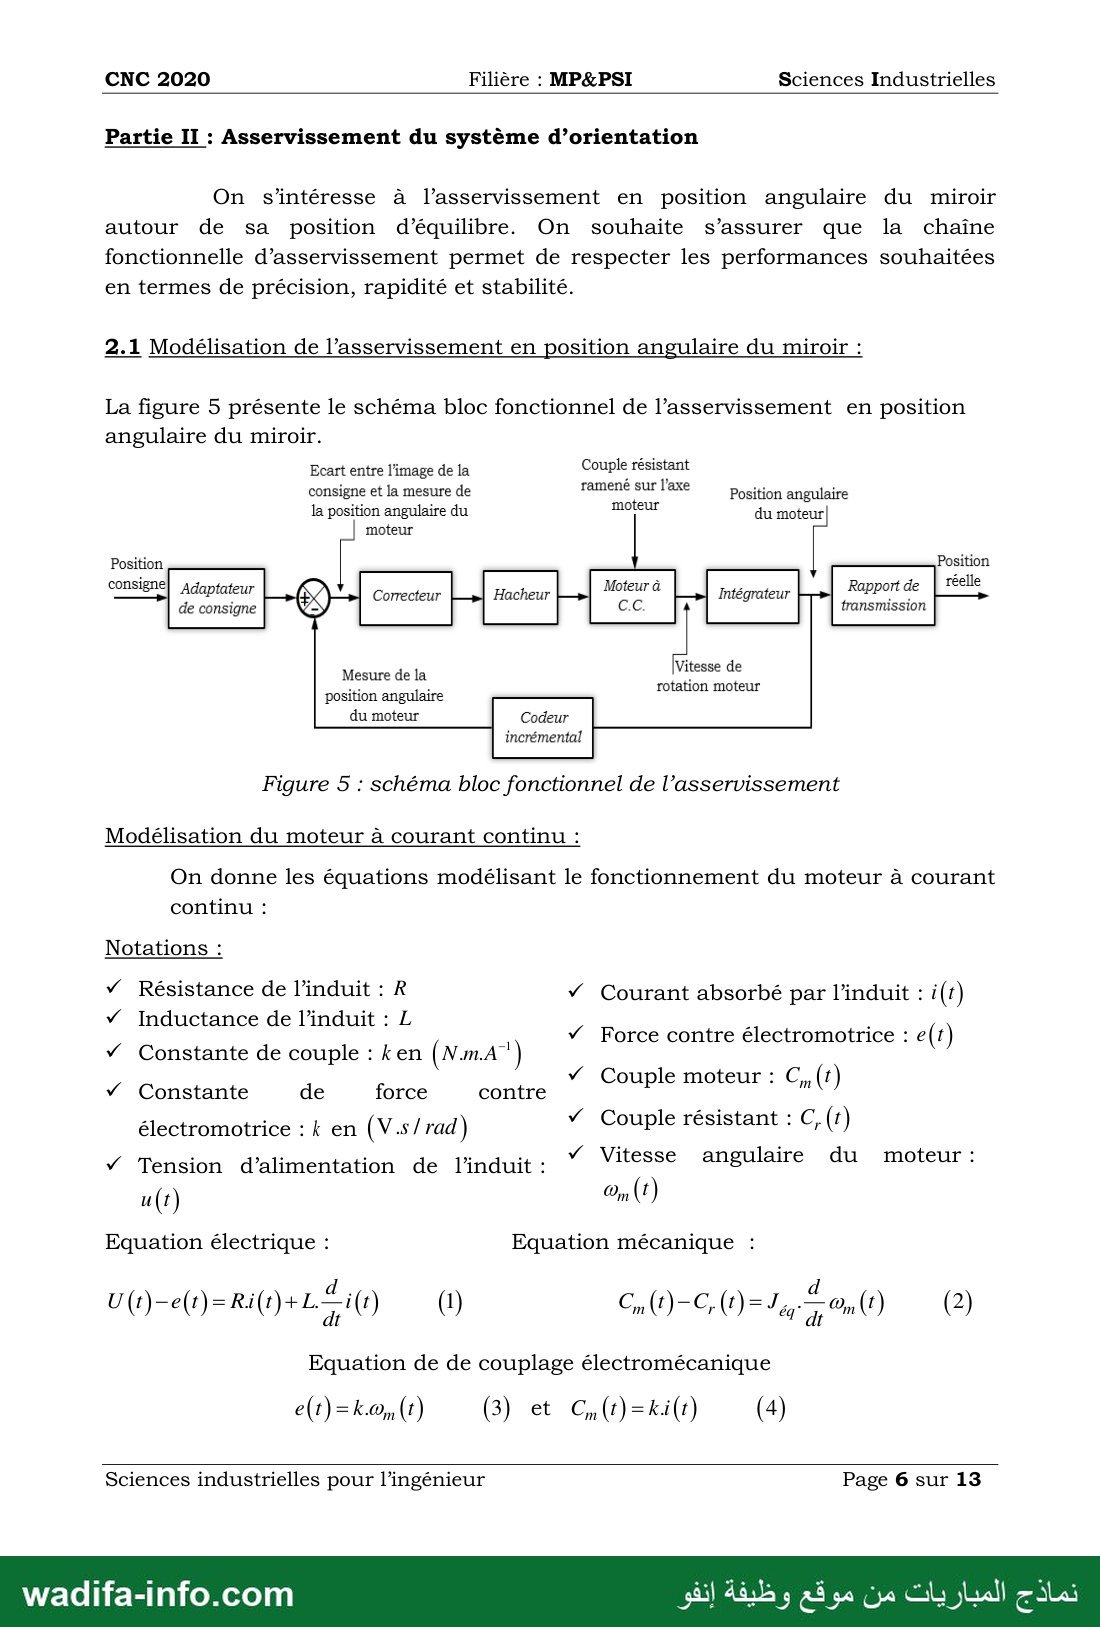
La figure 5 présente le schéma bloc fonctionnel de l’asservissement en position
angulaire du miroir.
Ecart entre l’image de la Couple résistant
consigne et la mesure de ramené sur l'axe Position angulaire
la position angulaire du moteur du moteur
Position Position
; à réelle
pe Adaptateur Correcteur Hacheur Moteur Intégrateur ا 8
de consigne c.c. ل transmission
Mesure de la post 8
a ; rotation moteur
position angulaire
du moteur Codeur
incrémental
Figure 5 : schéma bloc fonctionnel de l’asservissement
Modélisation du moteur à courant continu :
On donne les équations modélisant le fonctionnement du moteur à courant
continu :
Notations :
/ Résistance de l’induit : R
Inductance de l’induit : L
Courant absorbé par l’induit : i(r)
4 Force contre électromotrice : e(1)
7 Constante de couple : ken (N.m.A”)
Couple moteur : C,, (!
Constante de force contre 0 m(f)
Couple résistant : C, (1)
كك اك اك كك
électromotrice : k en (V s/ rad)
v Tension d’alimentation de l’induit : Vitesse angolaire 311. moteur :
u 00) On (8)
Equation électrique : Equation mécanique :
UE Le EL 0( m()-6()=J4 2 0
Equation de de couplage électromécanique
@ (نامه
Sciences industrielles pour l’ingénieur Page 6 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
On notera F(p) la transformée de Laplace de la grandeur physique f(#).
Q16. Déterminer, en considérant des conditions initiales nulles, les
transformées de Laplace des équations (1) à (4) du moteur.
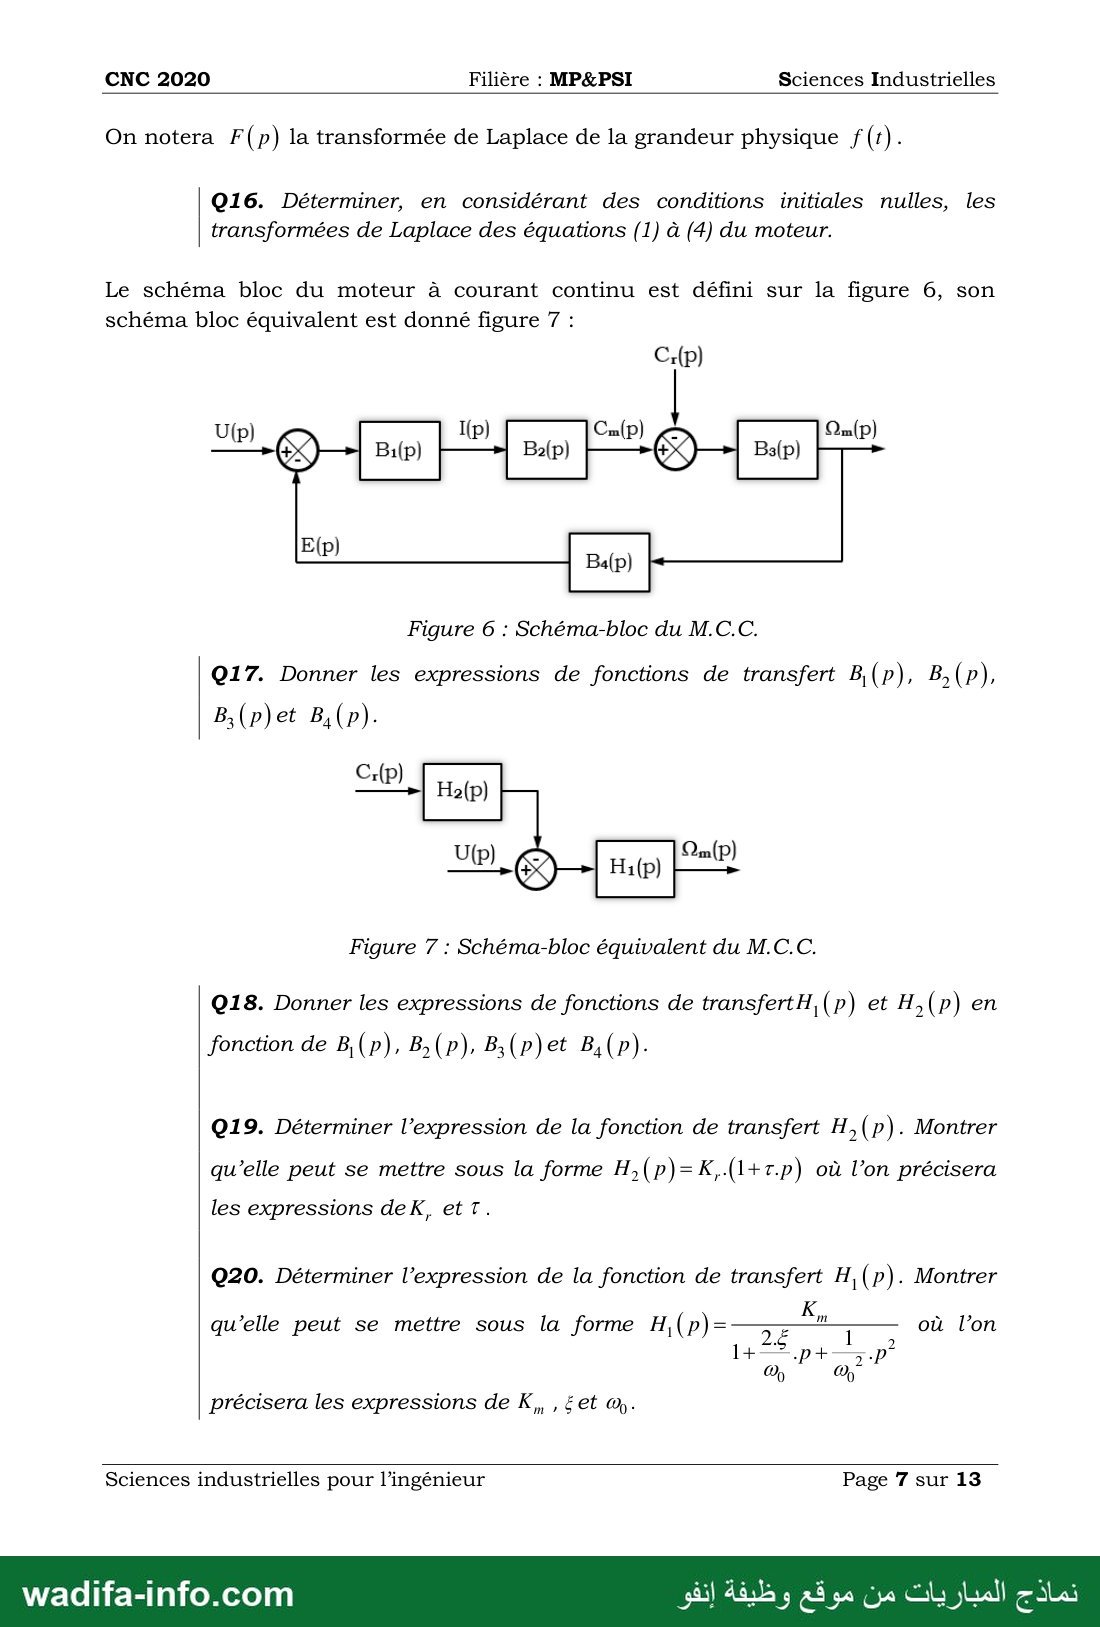
Le schéma bloc du moteur à courant continu est défini sur la figure 6, son
schéma bloc équivalent est donné figure 7 :
Cr(p)
Figure 6 : Schéma-bloc du M.C.C.
Q17. Donner les expressions de fonctions de transfert B,(p), B,(p),
Cr(p)
Figure 7 : Schéma-bloc équivalent du M.C.C.
Q18. Donner les expressions de fonctions de transfertH,(p) et H,(p) en
Q19. Déterminer l’expression de la fonction de transfert H,(p). Montrer
qu’elle peut se mettre sous la forme H,(p)=K,-(1+r.p) où l’on précisera
les expressions de K, et 7.
020. Déterminer l’expression de la fonction de transfert H, (p). Montrer
qu’elle peut se mettre sous la forme H,(p)= Da où l’on
précisera les expressions de كا , éet ٠
Sciences industrielles pour l’ingénieur Page 7 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
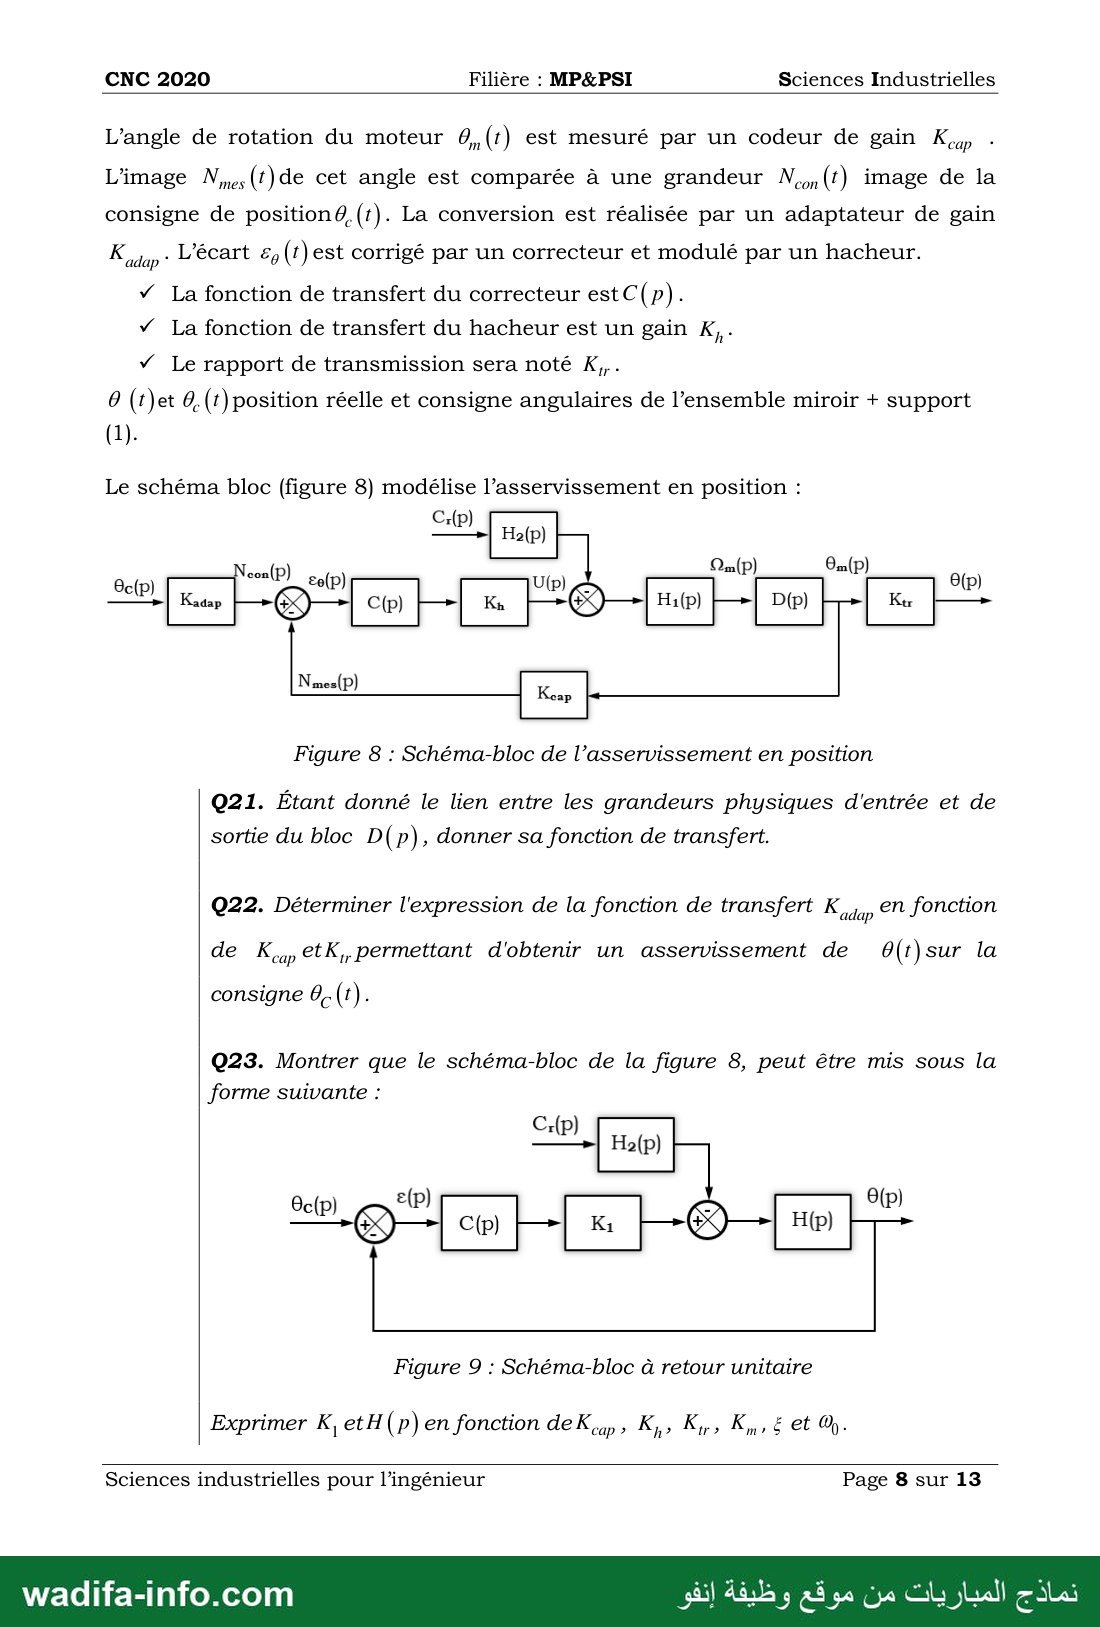
L’angle de rotation du moteur 0,(#) est mesuré par un codeur de gain Keap
L'image N,,,(t)de cet angle est comparée à une grandeur N,n(t) image de la
consigne de position0,(r). La conversion est réalisée par un adaptateur de gain
K tan . L’écart &,(t)est corrigé par un correcteur et modulé par un hacheur.
Ÿ La fonction de transfert du correcteur est C(p).
y La fonction de transfert du hacheur est un gain K, .
v Le rapport de transmission sera noté K,.
6 (t)et 0,(t)position réelle et consigne angulaires de l’ensemble miroir + support
Le schéma bloc (figure 8) modélise l’asservissement en position :
Cr(p)
Naes(P)
Figure 8 : Schéma-bloc de l’asservissement en position
Q21. Étant donné le lien entre les grandeurs physiques d'entrée et de
sortie du bloc D(p), donner sa fonction de transfert.
022. Déterminer l'expression de la fonction de transfert K_,,, en fonction
adap
de Ke etK, permettant d'obtenir un asservissement de 0(t)sur la
consigne 6, (1).
023. Montrer que le schéma-bloc de la figure 8, peut être mis sous la
forme suivante :
Cr(p)
Figure 9 : Schéma-bloc à retour unitaire
Exprimer K, etH(p) en fonction deK Ka Eu Et 2
cap د
Sciences industrielles pour l’ingénieur Page 8 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
.2 Réglage des performances de l’asservissement :
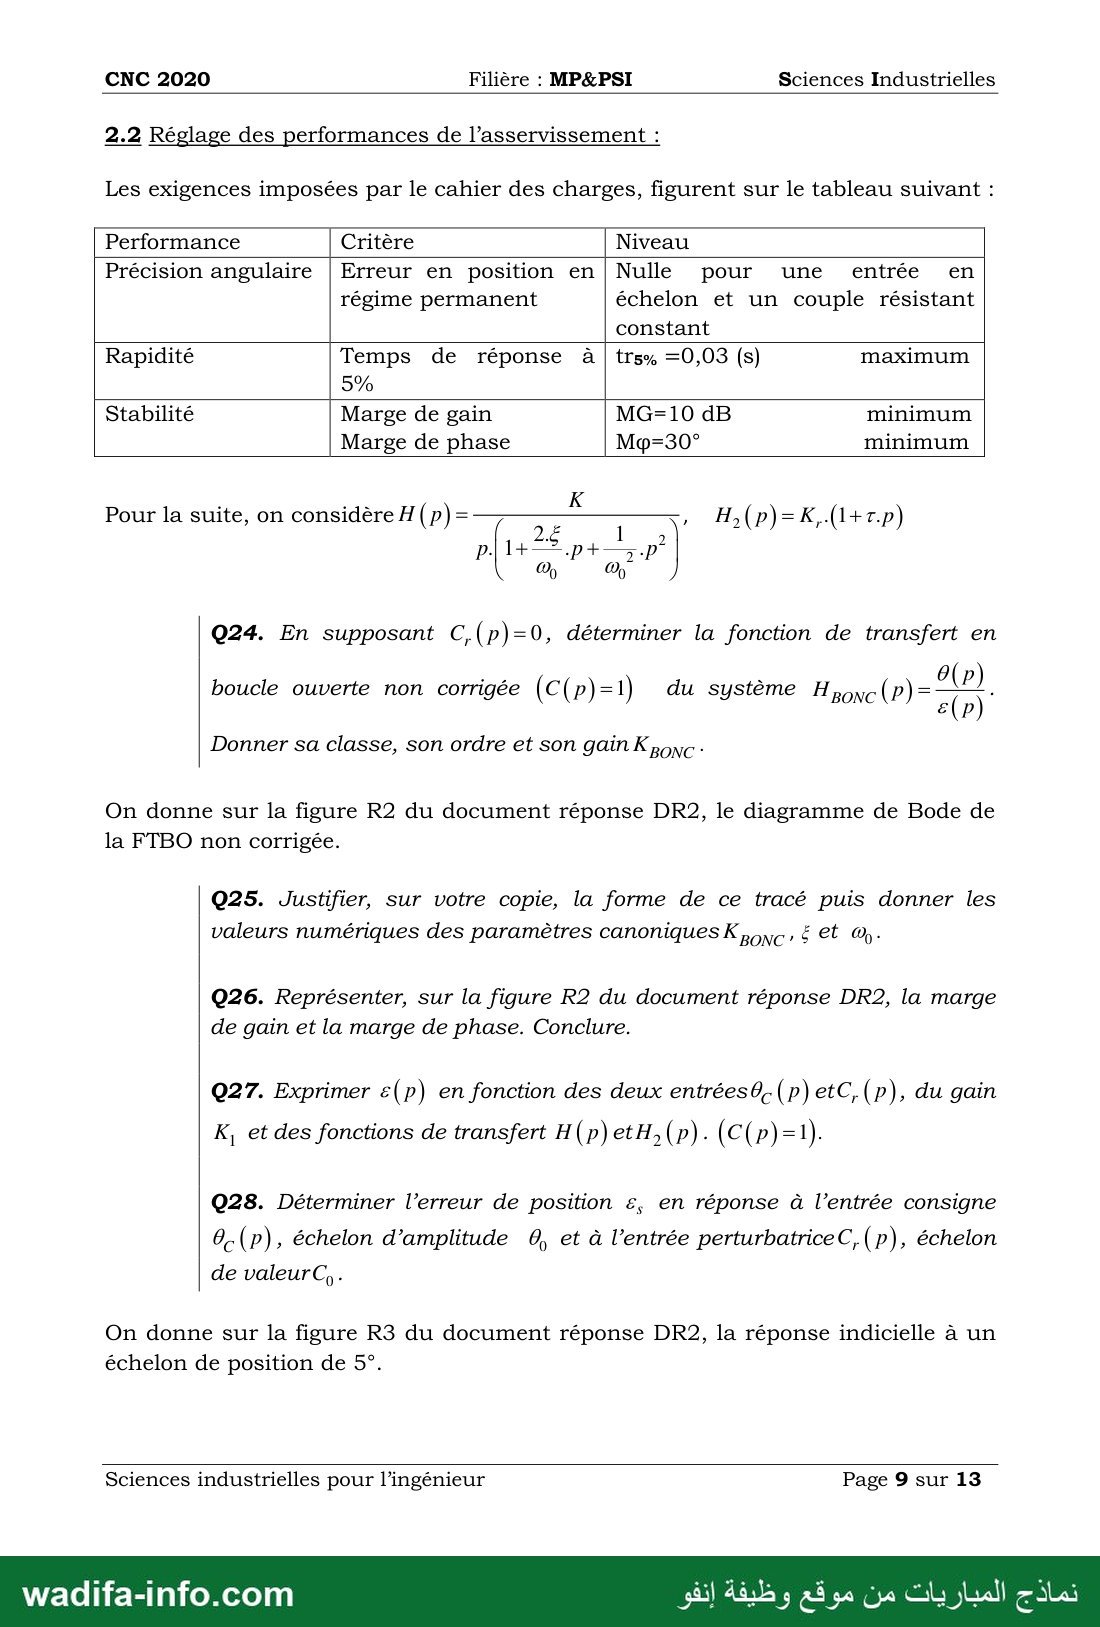
Les exigences imposées par le cahier des charges, figurent sur le tableau suivant :
Performance Critère Niveau
Précision angulaire | Erreur en position en | Nulle pour une entrée en
régime permanent échelon et un couple résistant
constant
Rapidité Temps de réponse à | trs, =0,03 (s) maximum
Stabilité Marge de gain MG=10 dB minimum
Marge de phase 110-09 minimum
Pour la suite, on considère H(p)= , H,(p)=K,-(l+c.p)
900 ه0980
024. En supposant C,(p)=0, déterminer la fonction de transfert en
boucle ouverte non corrigée (C(p) = 1) du système Hponc(P)=
Donner sa classe, son ordre et son gain K ponc -
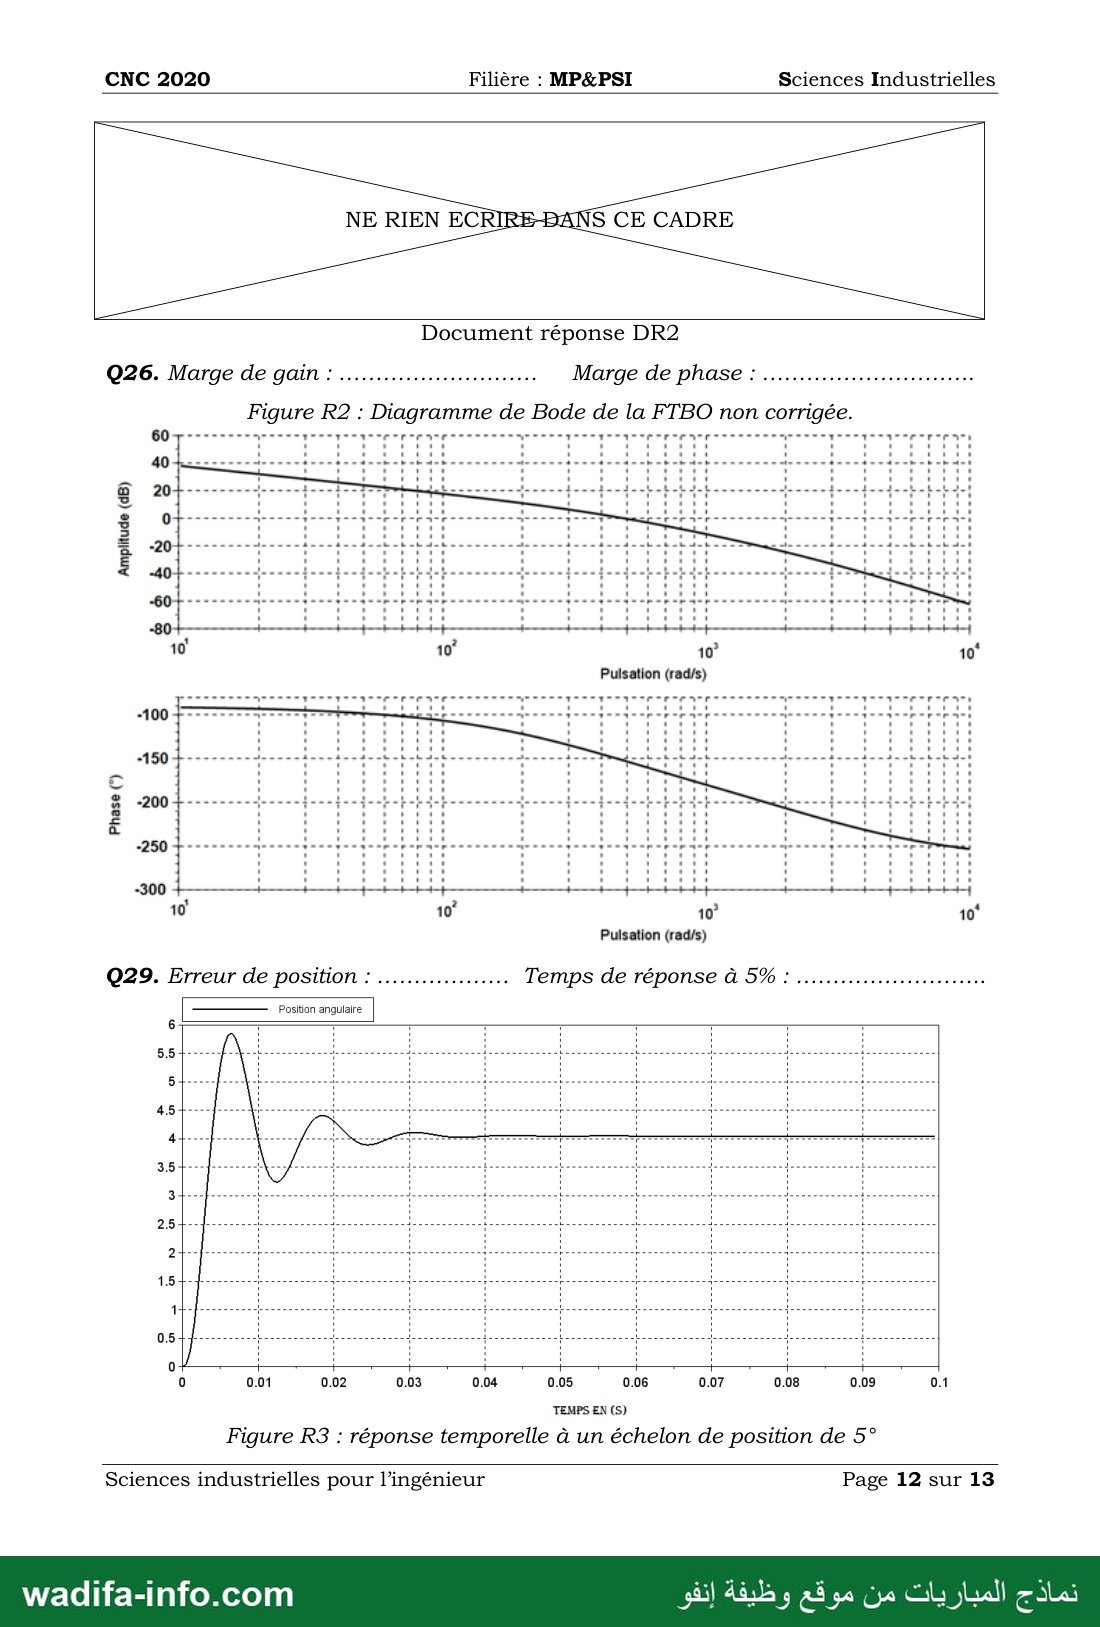
On donne sur la figure R2 du document réponse DR2, le diagramme de Bode de
la FTBO non corrigée.
025. Justifier, sur votre copie, la forme de ce tracé puis donner les
valeurs numériques des paramètres canoniques K ponc » € €t
026. Représenter, sur la figure R2 du document réponse DR2, la marge
de gain et la marge de phase. Conclure.
Q27. Exprimer e(p) en fonction des deux entrées0-(p)etC,(p), du gain
K, et des fonctions de transfert H(p)etH,(p). (C(p)=1).
Q28. Déterminer l’erreur de position e, en réponse à l’entrée consigne
6-(p), échelon d’amplitude 0, et à l’entrée perturbatriceC,(p), échelon
de valeurC, .
On donne sur la figure R3 du document réponse DR2, la réponse indicielle à un
échelon de position de 5°.
Sciences industrielles pour l’ingénieur Page 9 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
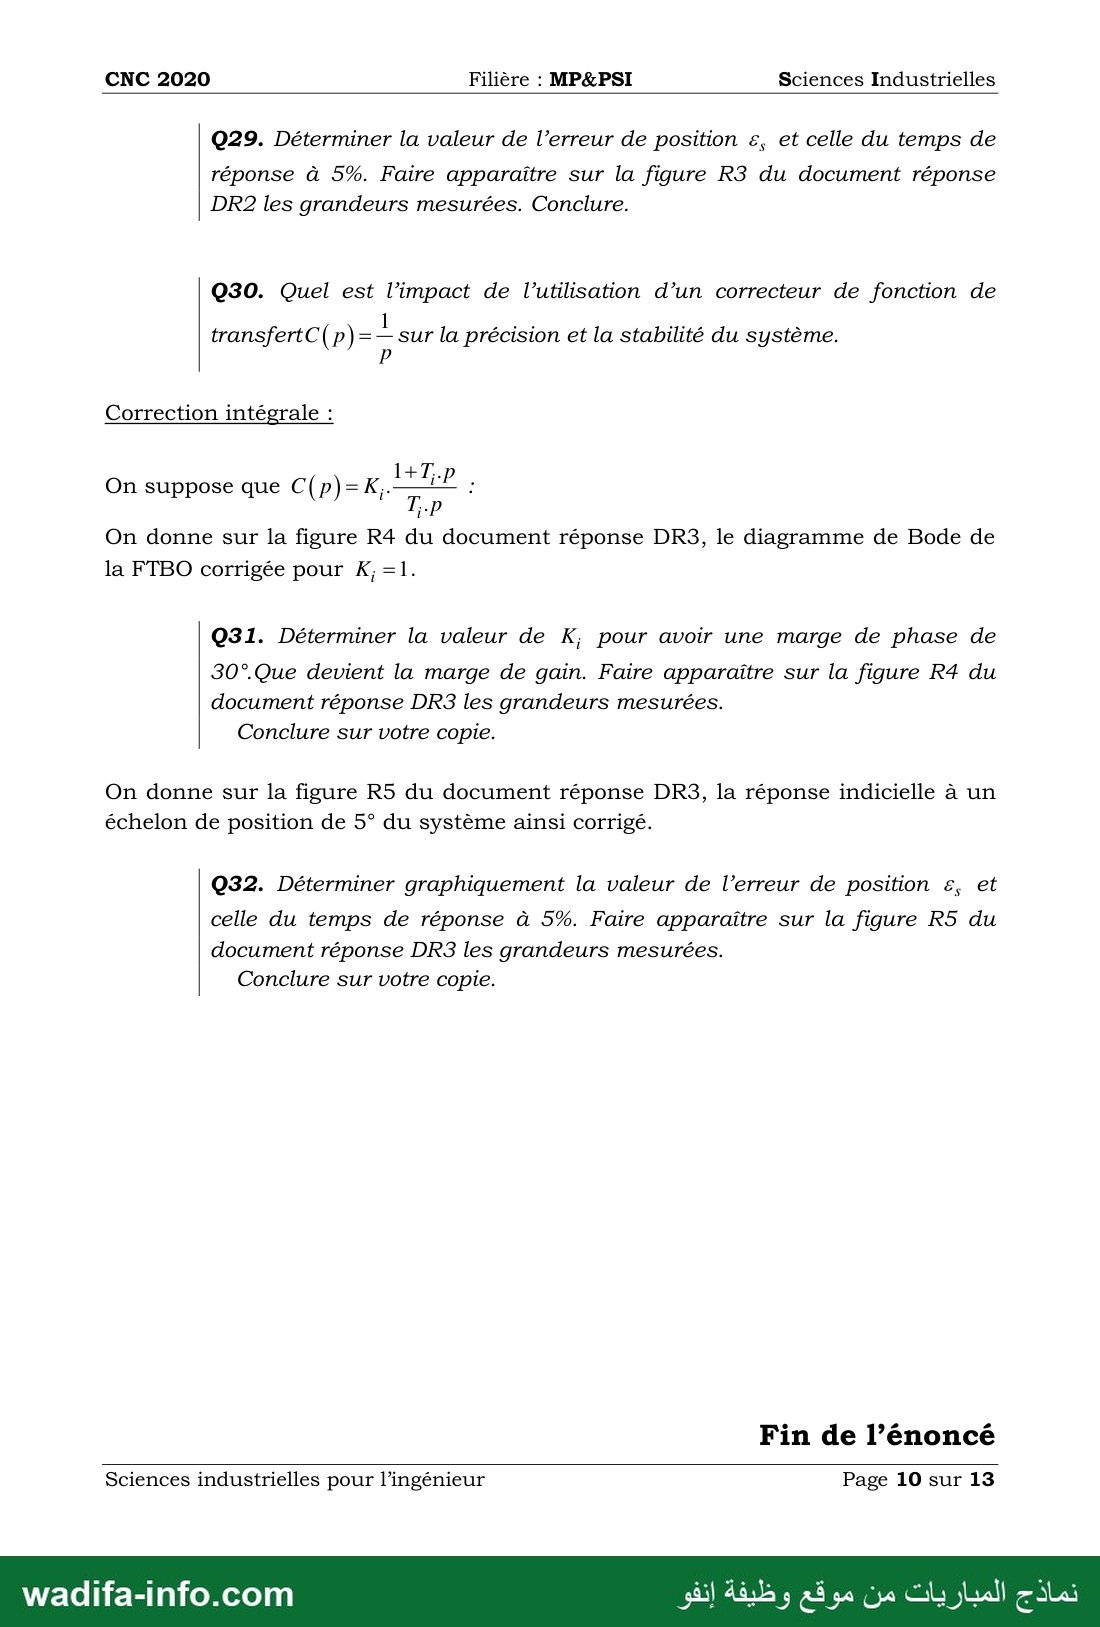
029. Déterminer la valeur de l’erreur de position e, et celle du temps de
réponse à 5%. Faire apparaître sur la figure R3 du document réponse
DR2 les grandeurs mesurées. Conclure.
030. Quel est l’impact de l’utilisation d’un correcteur de fonction de
transfertC(p)=— sur la précision et la stabilité du système.
7
Correction intégrale :
7
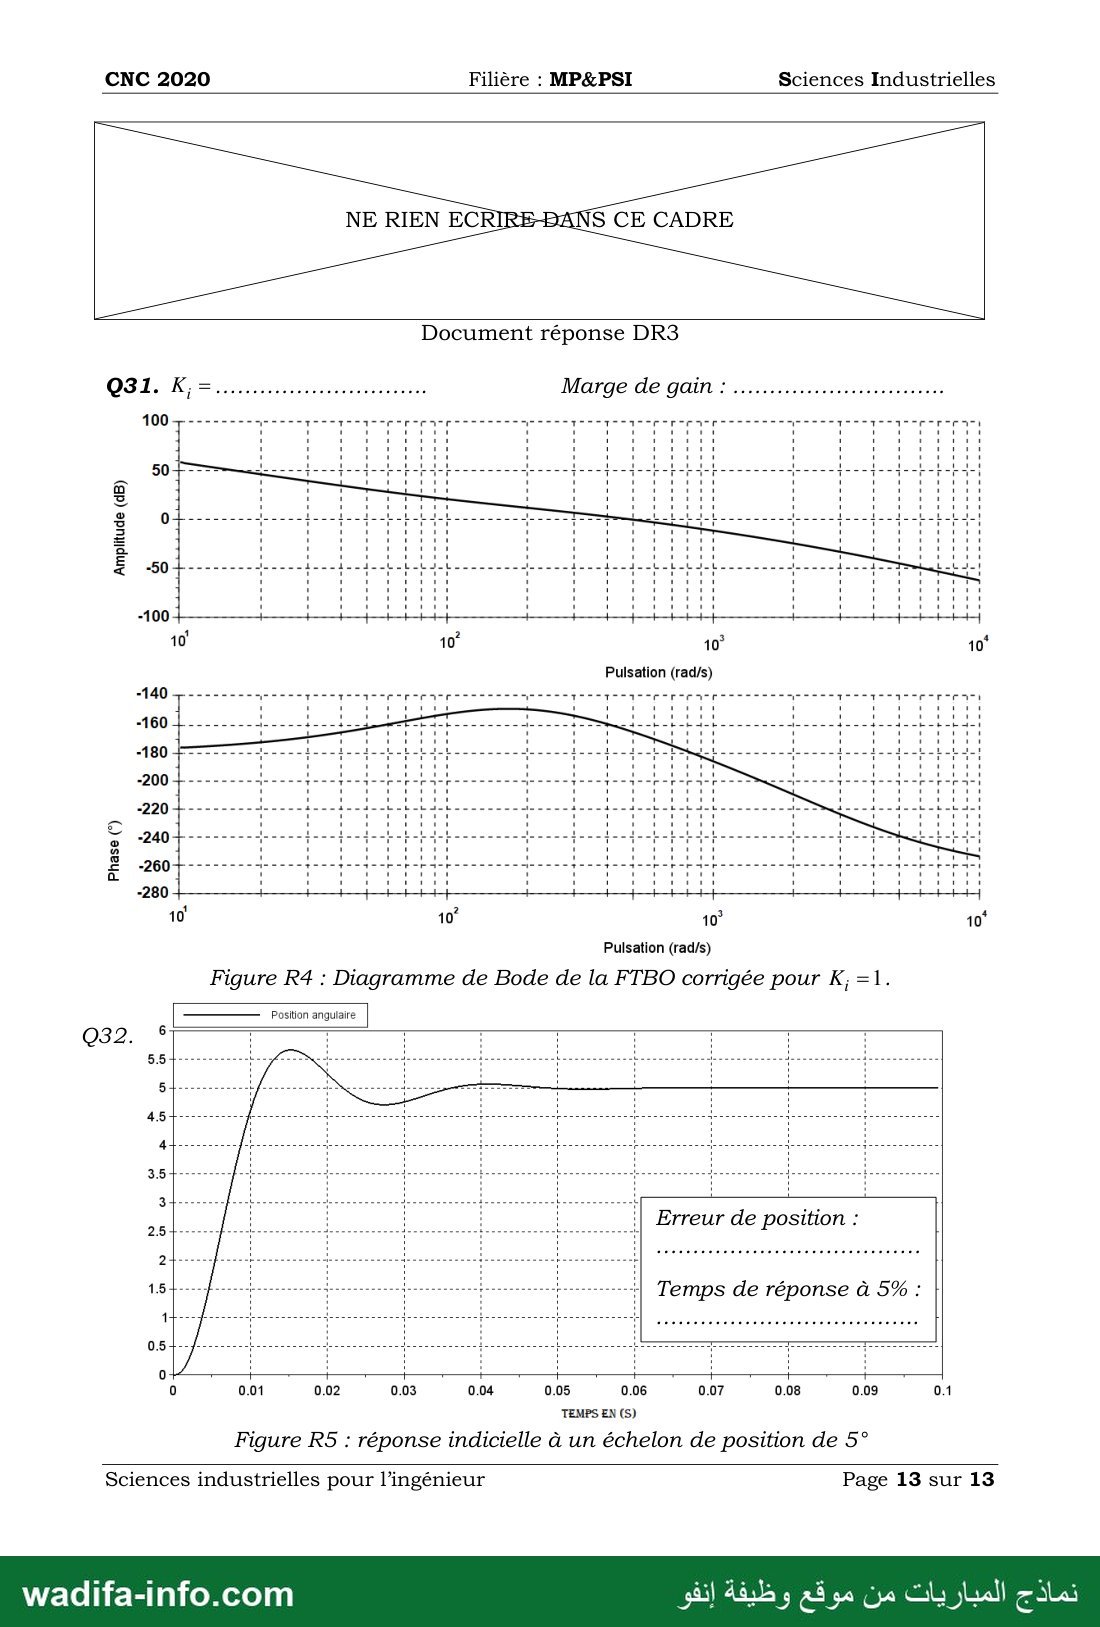
On donne sur la figure R4 du document réponse DR3, le diagramme de 3006 de
la FTBO corrigée pour K; =1.
On suppose que C(p)=K,
031. Déterminer la valeur de K; pour avoir une marge de phase de
30°.Que devient la marge de gain. Faire apparaître sur la figure R4 du
document réponse DR3 les grandeurs mesurées.
Conclure sur votre copie.
On donne sur la figure RS du document réponse 101:3, la réponse indicielle à un
échelon de position de 5° du système ainsi corrigé.
032. Déterminer graphiquement la valeur de l’erreur de position e, et
celle du temps de réponse à 5%. Faire apparaître sur la figure RS du
document réponse DR3 les grandeurs mesurées.
Conclure sur votre copie.
Fin de l’énoncé
Sciences industrielles pour l’ingénieur Page 10 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
CNC 2020 Filière : MP&PSI Sciences Industrielles
NE RIEN ECR
Document réponse 1
010.
Jojuouy
me1995
Energie
électrique
Tmajoul
1101190
2/777
uomsod
211515102
Energie
électrique
mécanique de
rotation
MOINu ap uonDjuauo,p
Energie
mécanique de
rotation
211121505 np uonnpuuofuL P 19
215121420 soumyI : IA 7
Energie
mécanique de
translation
Energie
mécanique de
rotation
g uomsod
112-07
HOHN
287ص
I du
112 NONnN
Sciences industrielles pour l’ingénieur Page 11 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
نماذج المبار
ات من موقع و
2
9
2
Page 12 sur 13
ingénieur
Sciences industrielles pour 7
temporelle à un échelon de position de 5°
réponse
Figure R3 :
TEMPS EN (S)
0.1
Position angulaire
Temps de réponse à 5% ! با ا
Q29. Erreur de position 7 امي
Pulsation (rad/s)
10'
md pdd bdd} Li bdd dd dut db debut flute Edit. bd nd du din ti dde
(;) eseud
Pulsation (rad/s)
Laudurdannhunduuuts
٠ , 1 4
…- اوسا شتا اس ها ادج
عاب اد
٠ ٠ ١
٠ , ١
ل :0
0 0 0
أو و اا ا ات
ل ا !ا
ىدج 7 7 r
با سا بدي ديبل Li die bat
]ل 4 ل ا
(gp) epnyjduy
corrigée.
Figure R2 : Diagramme de Bode de la FTBO non
Marge de phase : ess
ومرعه مممهب مه مدءه : Marge de gain
Q26.
Document réponse DR2
NE RIEN ECR
Sciences Industrielles
: MP&PSI
Filière
CNC 2020
— صفحة 13 —
نماذج المبار
ات من موقع و
2
9
2
Page 13 sur 13
ingénieur
Sciences industrielles pour 7
Figure RS : réponse indicielle à un échelon de position de 5°
TEMPS EN (S)
0.1
Temps de réponse à 5% :
Pulsation (rad/s)
Position angulaire
Figure R4 : Diagramme de Bode de la FTBO corrigée pour K; =1.
9
9
0
032:
-240
-260
() eseud
Pulsation (rad/s)
(ap) epnyjduy
Marge de gain 7 امي
8
ث0
8
0
0
8
5
Lee)
NE RIEN ECR
Sciences Industrielles
: MP&PSI
Filière
CNC 2020
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce sujet est l'épreuve de Sciences industrielles pour l'ingénieur du Concours National Commun (CNC) 2020, commune aux filières MP et PSI des classes préparatoires marocaines, pour l'accès aux écoles d'ingénieurs. Le support d'étude est un système d'orientation de miroir pour la projection au plafond (réalité virtuelle). Le sujet fait 13 pages dont 3 documents réponses. Il est de type problème : un exercice préliminaire de cinématique noté 4 points, puis une partie de dynamique et une partie d'asservissement avec lectures de diagrammes de Bode et de réponses indicielles. Voici une correction méthodologique proposée.
💡 Avant de commencer : le sujet est très progressif. Les questions Q1 à Q9 et Q16 à Q24 sont du calcul direct à ne pas rater : fermeture géométrique, composition des vitesses, transformées de Laplace, réduction de schéma-blocs. Les lectures graphiques (Q25 à Q32) rapportent beaucoup si vous tracez proprement sur le document réponse les points lus : ωc0, ω−180°, la bande à ±5 %. Gardez les mêmes notations que l'énoncé, en particulier les angles orientés θ = (x0, x1) et φ = (x0, x2).
Exercice préliminaire : cinématique du mécanisme d'orientation
Q1. Fermeture géométrique 0-1-2-3-0
On part de la relation de Chasles OA + AB + BO = 0, avec OA = a·x1, AB = −BA = λ·x2 et BO = −d·x0 − h·y0 :
a·x1 + λ·x2 − d·x0 − h·y0 = 0, soit en projection dans (x0, y0, z0) :
- sur x0 : a·cosθ + λ·cosφ − d = 0
- sur y0 : a·sinθ + λ·sinφ − h = 0
- sur z0 : 0 = 0 (problème plan).
Q2. λ en fonction de a, d, h et θ
On isole λ·cosφ = d − a·cosθ et λ·sinφ = h − a·sinθ, puis on somme les carrés pour éliminer φ :
λ = √[ a2 + d2 + h2 − 2a(d·cosθ + h·sinθ) ]
Remarque de cohérence : avec a = 905 mm, d = 1000 mm et h = 630 mm, cette formule donne λ(45°) ≈ 0,36 m, alors que la figure 4 donne environ 1,31 m. Les valeurs de la figure 4 (≈ 1,18 m à 35°, ≈ 1,32 m à 45°, ≈ 1,45 m à 55°) se retrouvent exactement avec B placé à une distance h sous l'axe (O, x0), c'est-à-dire λ2 = a2 + d2 + h2 − 2a(d·cosθ − h·sinθ). La méthode ne change pas. Sur la copie, donnez la formule littérale avec la convention de l'énoncé et prenez les valeurs numériques sur la figure 4.
Q3. Course du vérin
Pour θ variant de 35° à 55° (±10° autour de 45°), la figure 4 donne λmin ≈ 1,18 m et λmax ≈ 1,45 m.
Course = λmax − λmin ≈ 0,27 m, soit environ 270 mm.
Q4. Graphe de structure
Le mécanisme comporte 4 solides et forme une seule boucle :
- 0 – 1 : pivot d'axe (O, z0) ;
- 1 – 2 : pivot d'axe (A, z0) ;
- 2 – 3 : glissière de direction x2 ;
- 3 – 0 : pivot d'axe (B, z0).
Sur la copie, placez les quatre solides aux sommets d'un quadrilatère et reliez-les par les quatre liaisons ci-dessus.
Q5. V(A,1/0)
(1) tourne autour de (O, z0) et A ∈ 1, donc V(A,1/0) = V(O,1/0) + Ω(1/0) ∧ OA = θ̇·z0 ∧ a·x1.
V(A,1/0) = a·θ̇·y1
Q6. V(A,2/0)
On compose les mouvements : V(A,2/0) = V(A,2/3) + V(A,3/0).
- Glissière 2/3 : V(A,2/3) = d/dt(BA) vu de 3 = −λ̇·x2.
- Pivot 3/0 en B : V(A,3/0) = φ̇·z0 ∧ (−λ·x2) = −λ·φ̇·y2.
V(A,2/0) = −λ̇·x2 − λ·φ̇·y2
Q7. Justification de V(A,1/0) = V(A,2/0)
A est le centre de la liaison pivot entre 1 et 2, donc V(A,2/1) = 0. Par composition, V(A,2/0) = V(A,2/1) + V(A,1/0) = V(A,1/0).
Q8. λ̇ en fonction de a, d, h, θ et θ̇
On projette l'égalité de Q7 sur x2 pour éliminer φ̇ : a·θ̇·(y1·x2) = −λ̇.
Comme y1·x2 = sin(φ − θ), on obtient λ̇ = a·θ̇·sin(θ − φ). Avec les relations de Q1, sin(θ − φ) = (d·sinθ − h·cosθ)/λ, d'où :
λ̇ = a·(d·sinθ − h·cosθ)·θ̇ / √[a2 + d2 + h2 − 2a(d·cosθ + h·sinθ)]
Vérification : c'est exactement la dérivée de λ2 trouvée en Q2, car 2λλ̇ = 2a(d·sinθ − h·cosθ)θ̇.
Q9. Valeur de Kθ
La courbe de la figure 4 est quasi linéaire sur [35° ; 55°]. On prend donc sa pente :
Kθ ≈ Δλ/Δθ = 0,27 m / (20 × π/180 rad) = 0,27/0,349.
Kθ ≈ 0,78 m/rad, soit environ 770 à 790 mm/rad. La dérivée calculée en θ = 45° avec les valeurs de la figure donne aussi ≈ 790 mm/rad.
Partie I : étude dynamique du système d'orientation
Q10. Chaîne fonctionnelle (document réponse DR1)
On complète les cases à partir du diagramme de blocs internes (figure 2).
- Chaîne d'énergie, du haut vers le bas :
- Alimenter : secteur (donné) ;
- Distribuer : hacheur (énergie électrique → énergie électrique modulée) ;
- Convertir : moteur à courant continu (électrique → mécanique de rotation) ;
- Adapter / transmettre : réducteur (rotation → rotation) ;
- Transformer : système vis-écrou (rotation → translation) ;
- Transmettre : structure à orienter, avec la tige et le bras (translation → rotation du support) ;
- Agir : miroir (donné), qui passe de la position 1 à la position 2.
- Chaîne d'information :
- Acquérir : codeur incrémental, qui reçoit la « position moteur » ;
- Acquérir : IHM pour la consigne de position angulaire (donné) ;
- Traiter : carte de commande, qui émet la « commande » vers le hacheur.
Q11. Direction de l'effort du vérin
On isole le vérin {2 + 3}, de masse et d'inertie négligeables. Il n'est soumis qu'à deux actions : un glisseur en A (pivot avec 1) et un glisseur en B (pivot avec 0).
Le théorème du moment dynamique en B donne MB(1→2) + MB(0→3) = δ(B, 2+3/0) = 0. Or MB(0→3) = 0, donc BA ∧ R(1→2) = 0.
R(1→2) est colinéaire à BA, donc dirigée selon x2. Par action-réciproque, l'effort de 2 sur 1 s'écrit F·x2.
Q12. Équation de mouvement de (1)
On isole (1). La pivot (O, z0) est parfaite, donc on applique le théorème du moment dynamique en O en projection sur z0 (axe fixe) : J·θ̈ = somme des moments en O sur z0.
- Vérin : (OA ∧ F·x2)·z0 = a·F·(x1 ∧ x2)·z0 = a·F·sin(φ − θ) = −a·F·sin(θ − φ).
- Pesanteur : (OG ∧ (−M·g·y0))·z0 = −M·g·xG·cosθ + M·g·yG·sinθ, car x1 ∧ y0 = cosθ·z0 et y1 ∧ y0 = −sinθ·z0.
- Pivot en O : moment nul sur z0.
A = −a ; B = −M·g·xG ; C = M·g·yG
Q13. KV
Le réducteur donne ωr = k·ωm. Le système vis-écrou donne λ̇ = pv·ωr/(2π), avec pv en m/tour. Donc :
KV = k·pv/(2π)
Le signe dépend du sens de l'hélice (à droite) et du sens de montage. Si k est défini comme ωm/ωr dans votre cours, on écrit pv/(2πk).
Q14. Énergie cinétique et puissances
- Seule l'inertie J de (1) compte, et θ̇ = (KV/Kθ)·ωm. Donc Ec(Σ/R0) = ½·J·θ̇2 = ½·J·(KV/Kθ)2·ωm2.
- Puissances extérieures : les pivots en O et B avec le bâti sont parfaits, donc leur puissance est nulle. Il reste la pesanteur sur (1) : Pext = M·g·(yG·sinθ − xG·cosθ)·θ̇, soit M·g·(yG·sinθ − xG·cosθ)·(KV/Kθ)·ωm.
- Puissance intérieure : couple moteur Cm·ωm moins les pertes du réducteur et de la vis, (1 − ηr·ηv)·Cm·ωm en fonctionnement moteur. Les autres liaisons sont parfaites. On obtient Pint = ηr·ηv·Cm·ωm.
Q15. Équation dynamique de Σ
Le théorème de l'énergie cinétique s'écrit dEc/dt = Pext + Pint :
J·(KV/Kθ)2·ωm·ω̇m = ηrηv·Cm·ωm − M·g·(xG·cosθ − yG·sinθ)·(KV/Kθ)·ωm
On divise par ηrηv·ωm :
Jéq = J·KV2/(ηrηv·Kθ2) ; D = KV·xG/(ηrηv·Kθ) ; E = KV·yG/(ηrηv·Kθ)
Partie II : asservissement du système d'orientation
Q16. Transformées de Laplace (conditions initiales nulles)
- (1) : U(p) − E(p) = (R + L·p)·I(p)
- (2) : Cm(p) − Cr(p) = Jéq·p·Ωm(p)
- (3) : E(p) = k·Ωm(p)
- (4) : Cm(p) = k·I(p)
Q17. B1, B2, B3, B4
B1(p) = 1/(R + L·p) ; B2(p) = k ; B3(p) = 1/(Jéq·p) ; B4(p) = k
Q18. H1 et H2 en fonction des Bi
On lit sur la figure 6 : Ωm = B3[B1B2(U − B4Ωm) − Cr] = B1B2B3[U − Cr/(B1B2)] − B1B2B3B4Ωm.
On identifie à la figure 7, Ωm = H1(U − H2Cr) :
H1 = B1B2B3/(1 + B1B2B3B4) ; H2 = 1/(B1B2)
Q19. H2(p)
H2(p) = (R + L·p)/k = (R/k)·(1 + (L/R)·p).
Kr = R/k ; τ = L/R
Q20. H1(p)
H1(p) = k/(JéqL·p2 + JéqR·p + k2) = (1/k) / [1 + (R·Jéq/k2)·p + (L·Jéq/k2)·p2]
Km = 1/k ; ω0 = k/√(L·Jéq) ; ξ = (R/(2k))·√(Jéq/L)
Q21. Bloc D(p)
L'entrée est la vitesse Ωm et la sortie l'angle θm, avec θm = ∫ωm dt. C'est un intégrateur : D(p) = 1/p.
Q22. Kadap
L'écart doit être nul quand θ = θc. On a εθ = Kadap·θc − Kcap·θm et θm = θ/Ktr, d'où Kadap·θc = (Kcap/Ktr)·θ.
Kadap = Kcap/Ktr
Q23. Schéma à retour unitaire
Avec Q22, εθ = (Kcap/Ktr)·(θc − θ) = (Kcap/Ktr)·ε. Ce gain se déplace après C(p), qui est linéaire. Les blocs H1, D et Ktr sont en série après le comparateur de perturbation.
K1 = Kh·Kcap/Ktr ; H(p) = Km·Ktr / [p·(1 + 2ξp/ω0 + p2/ω02)], soit K = Km·Ktr.
Q24. FTBO non corrigée
HBONC(p) = K1·H(p) = KBONC / [p·(1 + 2ξp/ω0 + p2/ω02)], avec KBONC = Kh·Kcap·Km. Elle est de classe 1 et d'ordre 3.
Q25. Forme du Bode et paramètres canoniques (figure R2)
- Forme du tracé : aux basses fréquences, l'intégrateur donne une pente de −20 dB/décade et une phase de −90°. Aux hautes fréquences, le second ordre ajoute −40 dB/décade, soit −60 dB/décade au total, et la phase tend vers −270°. Aucune résonance n'est visible, donc ξ est supérieur à 1/√2 (ici supérieur à 1).
- KBONC : à ω = 10 rad/s, on lit ≈ 38 dB = 20·log(KBONC/10), d'où KBONC ≈ 800 s−1.
- ω0 : la phase vaut −180° pour ω = ω0, d'où ω0 ≈ 1000 rad/s.
- ξ : en ω0, |H| = KBONC/(2ξω0). La lecture ≈ −11,5 dB donne 0,8/(2ξ) ≈ 0,27, d'où ξ ≈ 1,5. La phase lue ≈ −107° à 100 rad/s est cohérente. La précision est celle de la lecture graphique.
Q26. Marges (figure R2)
- Pulsation de coupure à 0 dB : ωc0 ≈ 480 rad/s, où la phase vaut ≈ −150°. Donc Mφ ≈ 30° (entre 28° et 30° à la lecture).
- À ω−180° = 1000 rad/s, le gain vaut ≈ −11,5 dB. Donc MG ≈ 11 à 12 dB.
- Conclusion : le système est stable. Les marges respectent tout juste le cahier des charges (MG ≥ 10 dB, Mφ ≥ 30°), sans réserve pour la marge de phase.
Q27. Expression de ε(p)
On a θ = H·(K1·ε − H2·Cr) et ε = θc − θ, d'où :
ε(p) = [θc(p) + H(p)·H2(p)·Cr(p)] / [1 + K1·H(p)]
Q28. Erreur statique
On prend θc = θ0/p et Cr = C0/p, puis εs = limp→0 p·ε(p). Comme H(p) ~ K/p → ∞ quand p → 0 :
- terme de consigne : θ0/(1 + K1H) → 0, car la FTBO est de classe 1 ;
- terme de perturbation : H·H2·C0/(1 + K1H) → H2(0)·C0/K1 = Kr·C0/K1 = R·Ktr·C0/(k·Kh·Kcap).
L'erreur totale n'est pas nulle : il n'y a aucune intégration en amont de la perturbation. L'exigence de précision n'est pas satisfaite.
Q29. Lecture de la réponse indicielle (figure R3)
- La valeur finale vaut ≈ 4,05° pour une consigne de 5°, d'où εs ≈ 0,95° (environ 19 %). Cet écart est dû au couple résistant constant, comme prévu en Q28.
- La bande à ±5 % de la valeur finale est [3,85° ; 4,25°]. Le dernier passage dans la bande se fait après le 2e dépassement (≈ 4,4° vers 0,019 s). Donc tr5% ≈ 0,021 à 0,022 s.
- Conclusion : la rapidité est conforme (inférieure à 0,03 s), mais la précision ne l'est pas. Le premier dépassement est aussi important (≈ 5,85°).
Q30. Correcteur C(p) = 1/p
Précision : on ajoute un intégrateur en amont de la perturbation. L'erreur devient nulle pour un échelon de consigne et pour un couple résistant constant.
Stabilité : la FTBO devient de classe 2 sans zéro, et la phase reste inférieure à −180° à toutes les pulsations (de −180° à −270°). La marge de phase est négative : le système bouclé est instable. D'où l'intérêt du correcteur PI, dont le zéro (1 + Tip) remonte la phase.
Q31. Réglage de Ki (figure R4)
- Pour Mφ = 30°, la phase de la FTBO corrigée doit valoir −150° à la nouvelle pulsation de coupure. La courbe de phase a son maximum ≈ −149° vers ω ≈ 170–200 rad/s. On place donc la coupure à ωc0 ≈ 180 rad/s.
- À cette pulsation, le gain pour Ki = 1 vaut ≈ +12 dB. Il faut 20·log Ki = −12 dB, d'où Ki ≈ 0,25.
- Marge de gain : la phase vaut −180° vers ω ≈ 800 rad/s, où le gain pour Ki = 1 est ≈ −7 dB. Avec Ki ≈ 0,25, on a MG ≈ 7 + 12 ≈ 19 dB.
- Conclusion : les deux marges respectent le cahier des charges. Mφ = 30° est quasiment la valeur maximale atteignable avec ce Ti, car le pic de phase est à −149°. Les valeurs sont à ±1 dB près selon la lecture.
Q32. Réponse indicielle corrigée (figure R5)
- La valeur finale vaut 5° : εs = 0, ce qui est cohérent avec l'intégrateur en amont de la perturbation.
- La bande à ±5 % est [4,75° ; 5,25°]. Le minimum du 2e dépassement (≈ 4,7° vers 0,027 s) sort légèrement de la bande. La réponse y rentre définitivement vers 0,030 s. Donc tr5% ≈ 0,03 s.
- Conclusion : la précision est satisfaite et les marges aussi. La rapidité est à la limite du cahier des charges (0,03 s maximum). Le correcteur PI améliore la précision au prix d'une bande passante plus faible : ωc0 passe d'environ 480 à environ 180 rad/s.
💡 À réviser pour le CNC (SI, MP/PSI) : la fermeture géométrique et la composition des vitesses (loi entrée/sortie d'un vérin), le PFD (moment dynamique en un point d'un axe fixe) et le théorème de l'énergie cinétique avec rendements, pour obtenir l'inertie équivalente ramenée sur l'arbre moteur. Revoyez aussi le modèle du moteur à courant continu en schéma-blocs et la réduction de schémas avec perturbation. Pour l'asservissement : classe, ordre, erreurs statiques en consigne et en perturbation (placer l'intégrateur en amont de la perturbation), lecture des marges sur Bode, tr5% et dépassements sur une réponse indicielle, et effet d'un correcteur I puis PI. Lors des lectures graphiques, écrivez toujours la pulsation lue et la valeur, et tracez-les sur le document réponse.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}📎 Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1739/modele-de-concours-cnc-2020-sciences-industrielles-mp-concours-national-commun
