

نموذج مباراة توظيف تقنيين متخصصين في الكهروميكانيك والأنظمة الآلية - المكتب الوطني للمطارات 2019 - اختبار التخصص
⬇️ تحميل PDF الرابط الدائم: wadifa-info.com/نموذج-مباراة/3292
باختصار
هذا نموذج امتحان كتابي سابق لمباراة تقني متخصص لدى المكتب الوطني للمطارات (25 شتنبر 2019)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المكتب الوطني للمطارات
- الدرجة
- تقني متخصص
- التخصص
- الكهروميكانيك والأنظمة الآلية
- الدورة
- 25 شتنبر 2019
- عدد الصفحات
- 4
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
Profi CONCoy LL
l:T RS DE RE ب
ECHNICIEN SPECIAL SE EMENT 2019
5ق 7 EN ELECTROMECANIQ
ER DT ÈMES AUTOMATISES dE
ATE DU 25/09/2019
——— À remplir pa :
Hoi 0ط le candidat {en lettres majuscules;
PRENOM(S) :
CIN :
N° OU CANDIDAT :
ررس | 18565 IMPORTANT
+ Posez votre pièce d'identité el votre 000601910 ما ترا labie
. Aucun documentnes! çultornse.
. L'usage du téléphone potable et de tout outre oapégredl وما es!
sticiement interdit , .
vrant اجاج ذا nservez le silence. foule communicahon, 6006 ب
١ سسا يق دا م يت Men par l'exclusion immédote du contours
» llest à noler que la durée du concours ex: 02h90
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
0 لالتحا المكضى
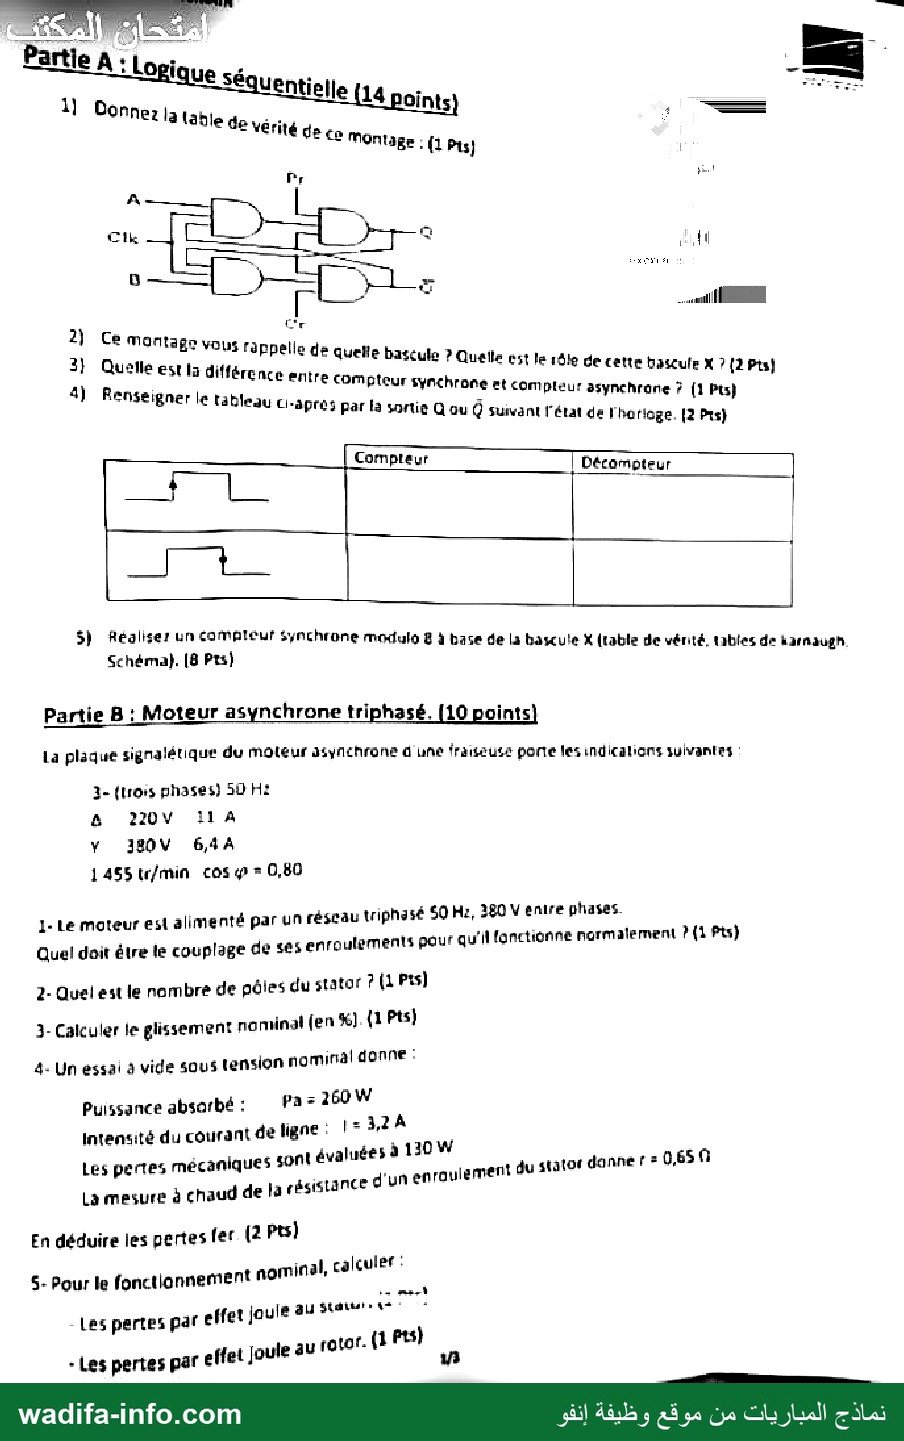
ِ ب 1 Partie À : Log:
وه : que sé =
ا مروزوم 14) 6006116 © (1
-صصسيي 4 Onne: L
ا Montage : 0 Pts)
Fr pl
| ال = ب 5
Ce montage vous rappelle de quelle bascule ? (2
le rôle de cette bascule X ? (2 Pts) أي Quelle est {a différen 1e bascule ? Quelle }3
A Fékéiner Ce entire compteur synchrone rt compteur asynehrane ? (1 Pts)
er 9 5
par la sortie Q ou 9 Suivant l'évat de hatioge. [2 Prs) متمق le Tableau غ80
Compteur Décompteur |
Réaliser un compleur S,nchrone modulo 8 à base de la bascute X (table de vérité. tables de harnaugn. )5
Schéma}. (8 Pt}
Partie 8 : Moteur asynchrone triphasé. (10 points]
La plaqué signalétique du moteur asvncnrons d'une friouss ponte les indications juivantes :
(trois phases) 350 Hi =3
220V 11 À &
6,44 ا0قة3 Y
1455tr/min cos = 0,80
1١ Le moteur est alimenté par un réseau triphasé 50 He, 280 Ventre phases.
Quel doit étre le couplage de tes enroulements pour qu'il fonctionne normalement ? (1 Pts}
Quel est le nombre de pôles du stator ? (1 Pis] .2
Calculer le glissement nominal [en 561: (1 Ps} .3
Un essai à vide saus tension nominäl 00006 : .8
Puissance absorbé: Pas 60 r sx
: 1 بذ + : intensité du courant de ligne
à Lévaluéés à 110W :0650 |
Les pertes mécaniques 0 d'un enraulement du s1a104 danne r = 0.6!
résiSlinee " ذا La mesure à chaud de
En déduire les pertes ler (2 Pts}
culer : :
nominal, calcu ع
Pour le fonctiannemen net 5
< ذخ LC LIL زاق
Les pertes paf effet joule ni -
rotor. :
1" اذ «Les pertes par effet Joue
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
011168 NATION AL ve 3
0 ب مووي
> Le 6011 )1 Pts) م
* Le Coufile utie Tu {2 Pu] : 14
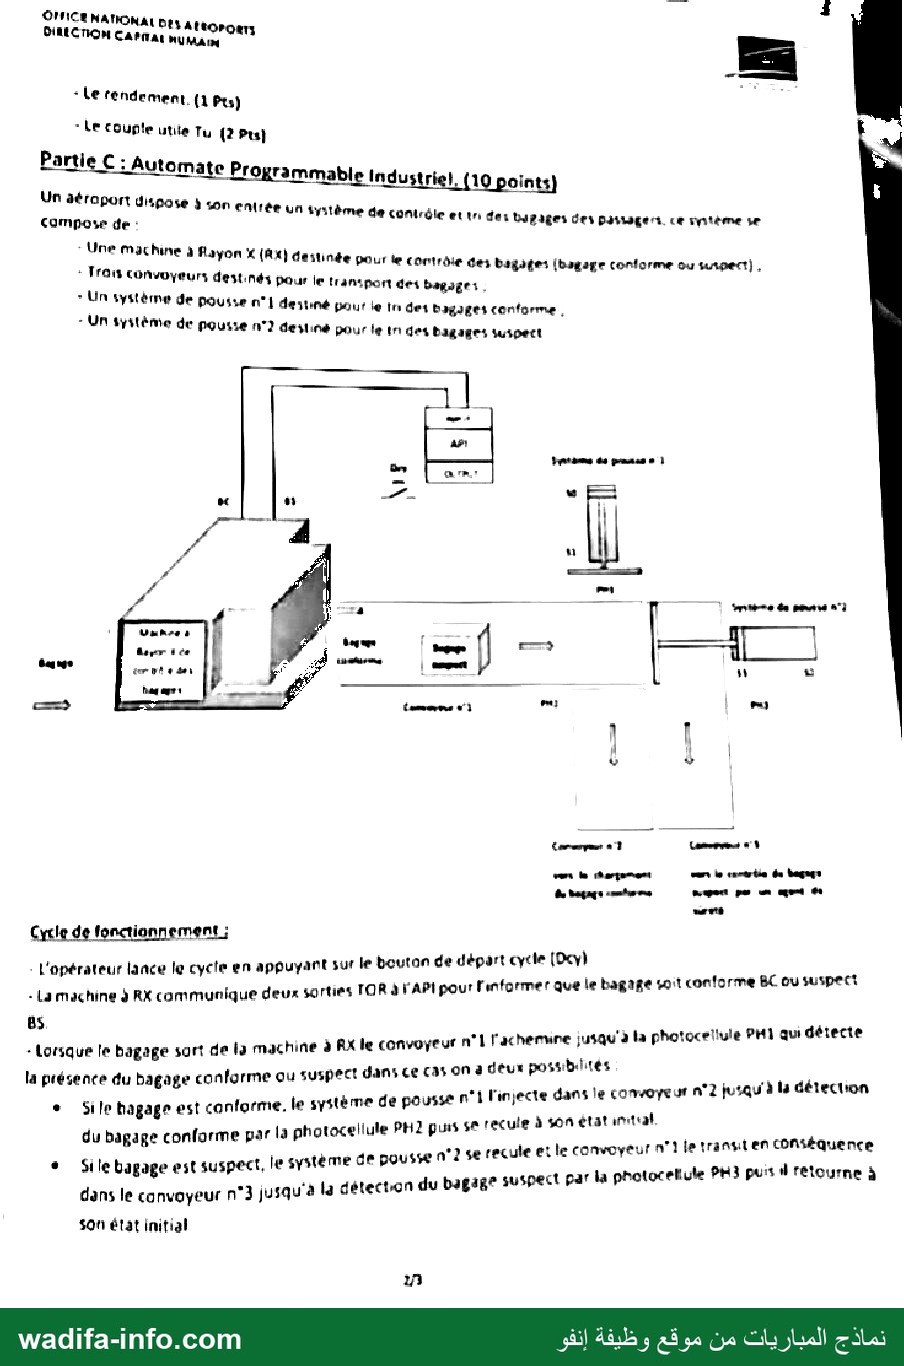
Partie C : Aut 3
8 Oomate
Automate Érogrammable Industriel, (10 po ints}
Un äéroport dispose ÿ son
enltée
compose de: LA جح اخ de conirèle et tn des bagages des الع تفع ce ratème se
- Une machine à f
+ Fra 0ه IAA destinée pour le contrète des bagages (bagage conforme ou super),
5 Convoyeurs destinés pour le tr 4010511 dei bagages |
. n كا 010 de pousse n°1 desuné put le in des bagages conforme ,
7 Un fritème de pouste n°2 destiné pour le tn ges bagages suspect
sm = 1 Frans ds grasse 1
Los “ = Li 1
ف اه 7 سم | tripes de كد بيجع
Û Vunrss | | é
صرية à ل 1 ما en Cr || ددا |
teurs ÉCTLEE h 5 Fe ل | ps n &
[—__--] لهست 2 كي ل سي Léon | "ui
لاه جحيييتن ا 1« لسعم
von le ماص ما أ حت اسان du bagage
سداس و ديجلا م meurt pes لغ لينم ل
نضا
Cycle de lonctiannement:
٠ L'opérateur lance le cycle en appuyant sur le bouton de départ cycle (De) 1
- ما machine كا communique deux sorties FOR à l'API pour F'erformer que le bagage 5o:t 0107#
. jusqu' llule PH qui détecte
٠ Loisque le bagage sart de la machine à RX Ie convoyeur n Fate sq امم رما 60 8
ssbdites
la présence du bagage conforme ou suspect dans 66 C5 0 a déux pos: pr tal
ge n°i l'injecte dans le convoyeur n°2 jusqu'à là détection
* Sile bagage est conforme. le système de paus on
le à son état intel
du bagage confarme par la photocellule PH2 puis ع TECUE ١ . cons#ar
, » se recule et le convoyeur n°1 le tranuien FRE
o Sile bagage est suspect, le systéme 06 DOUSHE 8 tocelute PH3 puis dl rétourne à
. La la détecton du bagig® suspect par ls photocere
dans le convoyeur n°3 jusqu و
5010 état initial
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
fICE NATIONAL DES AEROPORTS | j
اوت CAPITAL HUMAIN
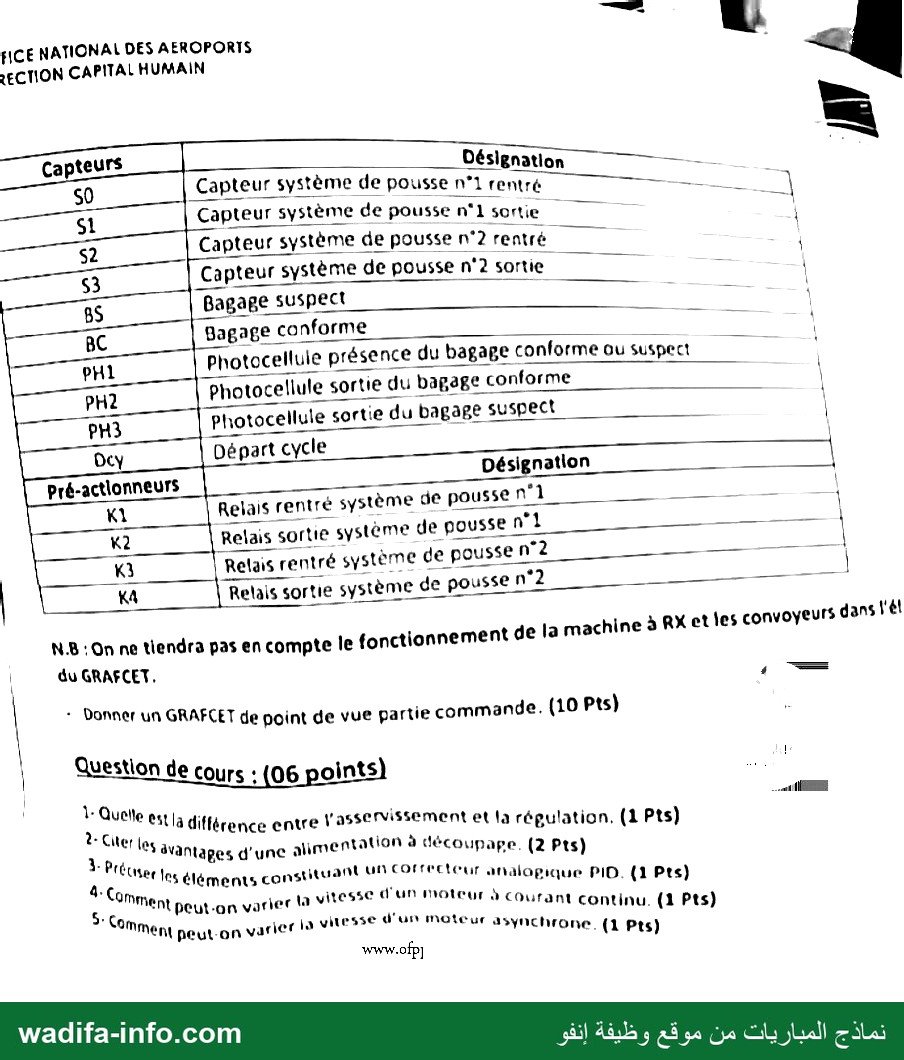
Capteurs Désignation - -
50 Capteur système de pousse n°1 غسى -- |
51 Capteur système de pousse n°1 sortie |
1 Capteur système de pousse n°2 rentré
تس DE Capteur système de pousse n°2 sortie = |
2 Bagage SUSPE اااااا ا ١
امهم | sagage conforme A)
المح Photocelluie présence du bagage conforme ou suspect
pH? hotocellule sortie du bagage conforme |
ديرم “photocellule sortie du bagage suspect 0 |
ha | Dépt ل # A |
1 rs Désignation 0
-actionneu À
7 K Relais rentré système de pousse 1 do
K2 Relais sortie système de pousse n : _ |
3م Relais rentré système de pousse 2 ——|
| KA Relais sortie Système de pousse n 2 OL es
dans l'él
hine >RXetles convoyeurs
NB : On ne tiendra pas en compte le fonctionnement de la mac
| SUGRAFCET. ل
| Donner un GRAFÇET de point de vue partie commande. (10 pts) :
| uestion de Cours : (06 oints 0
1 ... مم
| ; Quelle est la différence entre l'assenvissement et la régulation. (1 Pts)
د Citer leg avantages d'une alimentation à découpape. (2 Pts)
x Préciser les éléments constituant un Correcteur analopique PID. (1 Pts)
Conment peut-on varier la vitesse d'un Moteur à Courant continu. (1 Pts)
S- Commeny peut-on varier دا viesse d'un moteur asynchrone. (1 Pts)
wWww.ofP]
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de spécialité du concours de recrutement 2019 de l'Office National Des Aéroports (ONDA), profil technicien spécialisé en électromécanique des systèmes automatisés, passée le 25/09/2019. Durée : 2 heures, sans document ni appareil électronique. Le sujet compte quatre parties, soit 40 points au total : A) logique séquentielle (14 points), B) moteur asynchrone triphasé (10 points), C) automate programmable industriel, GRAFCET (10 points) et questions de cours (6 points).
💡 Le compteur modulo 8 vaut à lui seul 8 points : traitez-le avec méthode (table des états, tables de Karnaugh de J et K, schéma). Pour le moteur, calculez dans l'ordre du bilan des puissances : Pa → pertes stator → Ptr → Pjr = g·Ptr → Pu. Une erreur au début se propage à toutes les questions suivantes.
Partie A : logique séquentielle
- Table de vérité (A et B jouent le rôle de J et K ; Pr et Cr sont des entrées asynchrones actives à 0, ici à 1) :
Pr = 0 force Q = 1 et Cr = 0 force Q = 0, quelle que soit l'horloge.A (J) B (K) Qn+1 après le front d'horloge Fonction 0 0 Qn mémoire 0 1 0 mise à 0 1 0 1 mise à 1 1 1 Q̄n basculement - C'est une bascule JK (portes NAND bouclées par Q et Q̄, avec Preset et Clear). Elle mémorise un bit. Avec J = K = 1, elle bascule à chaque front et divise la fréquence par 2 : c'est l'élément de base des compteurs, des diviseurs de fréquence et des registres.
- Compteur synchrone : toutes les bascules reçoivent la même horloge et changent d'état en même temps ; il est rapide, sans états transitoires parasites, mais demande une logique de commande des entrées. Compteur asynchrone : l'horloge n'attaque que la première bascule, et chaque bascule est pilotée par la sortie de la précédente ; il est simple, mais les retards de propagation s'additionnent et créent des états intermédiaires parasites.
- Compteur asynchrone (sortie qui attaque l'horloge de la bascule suivante) :
Horloge Compteur Décompteur Front montant Q̄ Q Front descendant Q Q̄ - Compteur synchrone modulo 8 (3 bascules JK, Q2Q1Q0 de 000 à 111). Pour une bascule JK, les transitions s'obtiennent ainsi : 0→0 : J = 0, K = X ; 0→1 : J = 1, K = X ; 1→0 : J = X, K = 1 ; 1→1 : J = X, K = 0.
Les tables de Karnaugh donnent : J0 = K0 = 1 ; J1 = K1 = Q0 ; J2 = K2 = Q0·Q1. Schéma : une horloge commune aux trois bascules, J0 et K0 reliés à 1, J1 et K1 reliés à Q0, et une porte ET (Q0, Q1) qui commande J2 et K2. Les entrées Cr sont reliées ensemble pour la remise à zéro.État Q2 Q1 Q0 Suivant J2 K2 J1 K1 J0 K0 000 001 0 X 0 X 1 X 001 010 0 X 1 X X 1 010 011 0 X X 0 1 X 011 100 1 X X 1 X 1 100 101 X 0 0 X 1 X 101 110 X 0 1 X X 1 110 111 X 0 X 0 1 X 111 000 X 1 X 1 X 1
Partie B : moteur asynchrone triphasé
- Chaque enroulement supporte 220 V (valeur indiquée en triangle). Sur un réseau 380 V entre phases, il faut un couplage étoile (Y) : 380/√3 = 220 V par enroulement.
- n = 1455 tr/min est juste en dessous de ns = 1500 tr/min. Or ns = 60f/p donne p = 3000/1500 = 2 paires de pôles, soit 4 pôles.
- g = (ns − n)/ns = (1500 − 1455)/1500 = 3 %.
- À vide, les pertes Joule au stator valent 3·r·I02 = 3 × 0,65 × 3,22 ≈ 20 W (couplage étoile : courant de ligne = courant d'enroulement). Les pertes Joule au rotor sont négligeables à vide. Pfer = Pa0 − Pjs0 − Pméca = 260 − 20 − 130 ≈ 110 W.
- Fonctionnement nominal : Pa = √3 × U × I × cos φ = √3 × 380 × 6,4 × 0,80 ≈ 3 370 W.
- Pertes Joule au stator : Pjs = 3 × 0,65 × 6,42 ≈ 79,9 W.
- Puissance transmise au rotor : Ptr = 3 370 − 79,9 − 110 ≈ 3 180 W. Pertes Joule au rotor : Pjr = g·Ptr = 0,03 × 3 180 ≈ 95,4 W.
- Pu = Ptr − Pjr − Pméca = 3 180 − 95,4 − 130 ≈ 2 955 W, donc η = 2 955 / 3 370 ≈ 87,7 %.
- Couple utile : Tu = Pu/Ω, avec Ω = 2π × 1455/60 ≈ 152,4 rad/s, soit Tu ≈ 2 955 / 152,4 ≈ 19,4 N·m.
Partie C : automate programmable, GRAFCET point de vue partie commande
Interprétation de l'énoncé : à l'état initial, le pousseur n°1 est rentré (S0) et le pousseur n°2 est sorti (S3). Le pousseur n°2 se recule (K3) pour laisser passer le bagage suspect, puis revient à sa position (K4). Réponse probable : cette lecture correspond au texte « se recule puis retourne à son état initial ».
| Étape | Actions | Transition vers l'étape suivante |
|---|---|---|
| 0 (initiale) | attente | Dcy · S0 · S3 → étape 1 |
| 1 | attente du bagage devant PH1 | Divergence en OU : PH1 · BC → étape 2 ; PH1 · BS → étape 4 |
| 2 | K2 (sortie du pousseur n°1) | PH2 (bagage conforme sur le convoyeur n°2) → étape 3 |
| 3 | K1 (rentrée du pousseur n°1) | S0 → étape 0 |
| 4 | K3 (rentrée du pousseur n°2) | PH3 (bagage suspect sur le convoyeur n°3) → étape 5 |
| 5 | K4 (sortie du pousseur n°2) | S3 → étape 0 |
Les deux branches se rejoignent par une convergence en OU avant l'étape 0. BC et BS étant exclusifs, la divergence est sans conflit. Si le fonctionnement doit être continu, on reboucle sur l'étape 1 au lieu de l'étape 0.
Questions de cours
- Asservissement : la grandeur de sortie doit suivre une consigne variable (fonctionnement en poursuite, par exemple une position). Régulation : la sortie doit être maintenue à une consigne fixe malgré les perturbations (température, pression, niveau).
- Avantages de l'alimentation à découpage : rendement élevé (80 à 95 %), donc peu d'échauffement ; faible volume et faible masse (transformateur et filtres travaillant en haute fréquence) ; large plage de tension d'entrée ; possibilité de plusieurs sorties et d'une isolation galvanique. En contrepartie, elle génère des perturbations électromagnétiques à filtrer.
- Un correcteur PID analogique comprend un comparateur (soustracteur à AOP) qui calcule l'erreur ε = consigne − mesure, puis trois actions : proportionnelle (amplificateur de gain Kp, rapidité), intégrale (intégrateur R-C à AOP, constante Ti, annule l'erreur statique) et dérivée (dérivateur C-R à AOP, constante Td, anticipe et amortit). Un sommateur à AOP additionne les trois actions.
- Moteur à courant continu : n ≈ (U − R·I)/(k·Φ). On fait varier la vitesse en agissant sur la tension d'induit U (hacheur, pont redresseur commandé), c'est la méthode principale, ou sur le flux Φ (courant d'excitation : le défluxage permet de dépasser la vitesse nominale). Un rhéostat en série avec l'induit fonctionne aussi, mais avec de fortes pertes.
- Moteur asynchrone : n = (1 − g)·60f/p. On peut faire varier la fréquence f avec un variateur de fréquence (onduleur, commande U/f constant ou vectorielle), c'est la solution courante ; le nombre de paires de pôles p (moteur Dahlander, deux vitesses) ; ou le glissement g (résistances rotoriques pour un rotor bobiné, baisse de la tension statorique).
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
الجهة المنظمة: المكتب الوطني للمطارات · 25 شتنبر 2019 — مصدر النسخة: نسخ منشورة على الويب؛ الإعلان الرسمي للمباراة هو المرجع.
كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/3292/نموذج-مباراة-توظيف-تقنيين-متخصصين-في-الكهروميكانيك-والأنظمة-الآلية-المكتب-الوط
