

Modèle de concours d'entrée à l'ENSAM 2013 — filières SPC-SVT-STE-STM — Physique (pages 1 à 3 sur 5 seulement)
⬇️ Télécharger le PDF Adresse permanente : wadifa-info.com/fr/modele-concours/2624
En bref
Ce document est une ancienne épreuve écrite du concours de Élève — 1re année post-bac organisé par ENSAM Meknès et ENSAM Casablanca (2013), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- ENSAM Meknès et ENSAM Casablanca
- Grade
- Élève — 1re année post-bac
- Spécialité
- Physique
- Année
- 2013
- Pages
- 3
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
Concours commun d'accès en Première année de l'ENSAM
Université Moulay Ismail Meknès Université Hassan 11 Mohammedia-Casablanca
École Nationale Supérieure | Ecole Nationale Supérieure
d'Arts et Métiers - Meknès d'Arts et Métiers - Casablanca
Filières : Sciences Expérimentales et Techniques
Epreuve de Physique
Durée : 2h 15 min : le 29 Juillet 2013
PR با ااا اتج جحححى>>ى
- L'épreuve contient 5 pages
-_ Répondre dans la feuille : « Fiche des réponses » à rendre avec la feuille d'examen
- Calculatrice non autorisée
Physique I (Mécanique) : Les parties I et IT sont indépendantes.
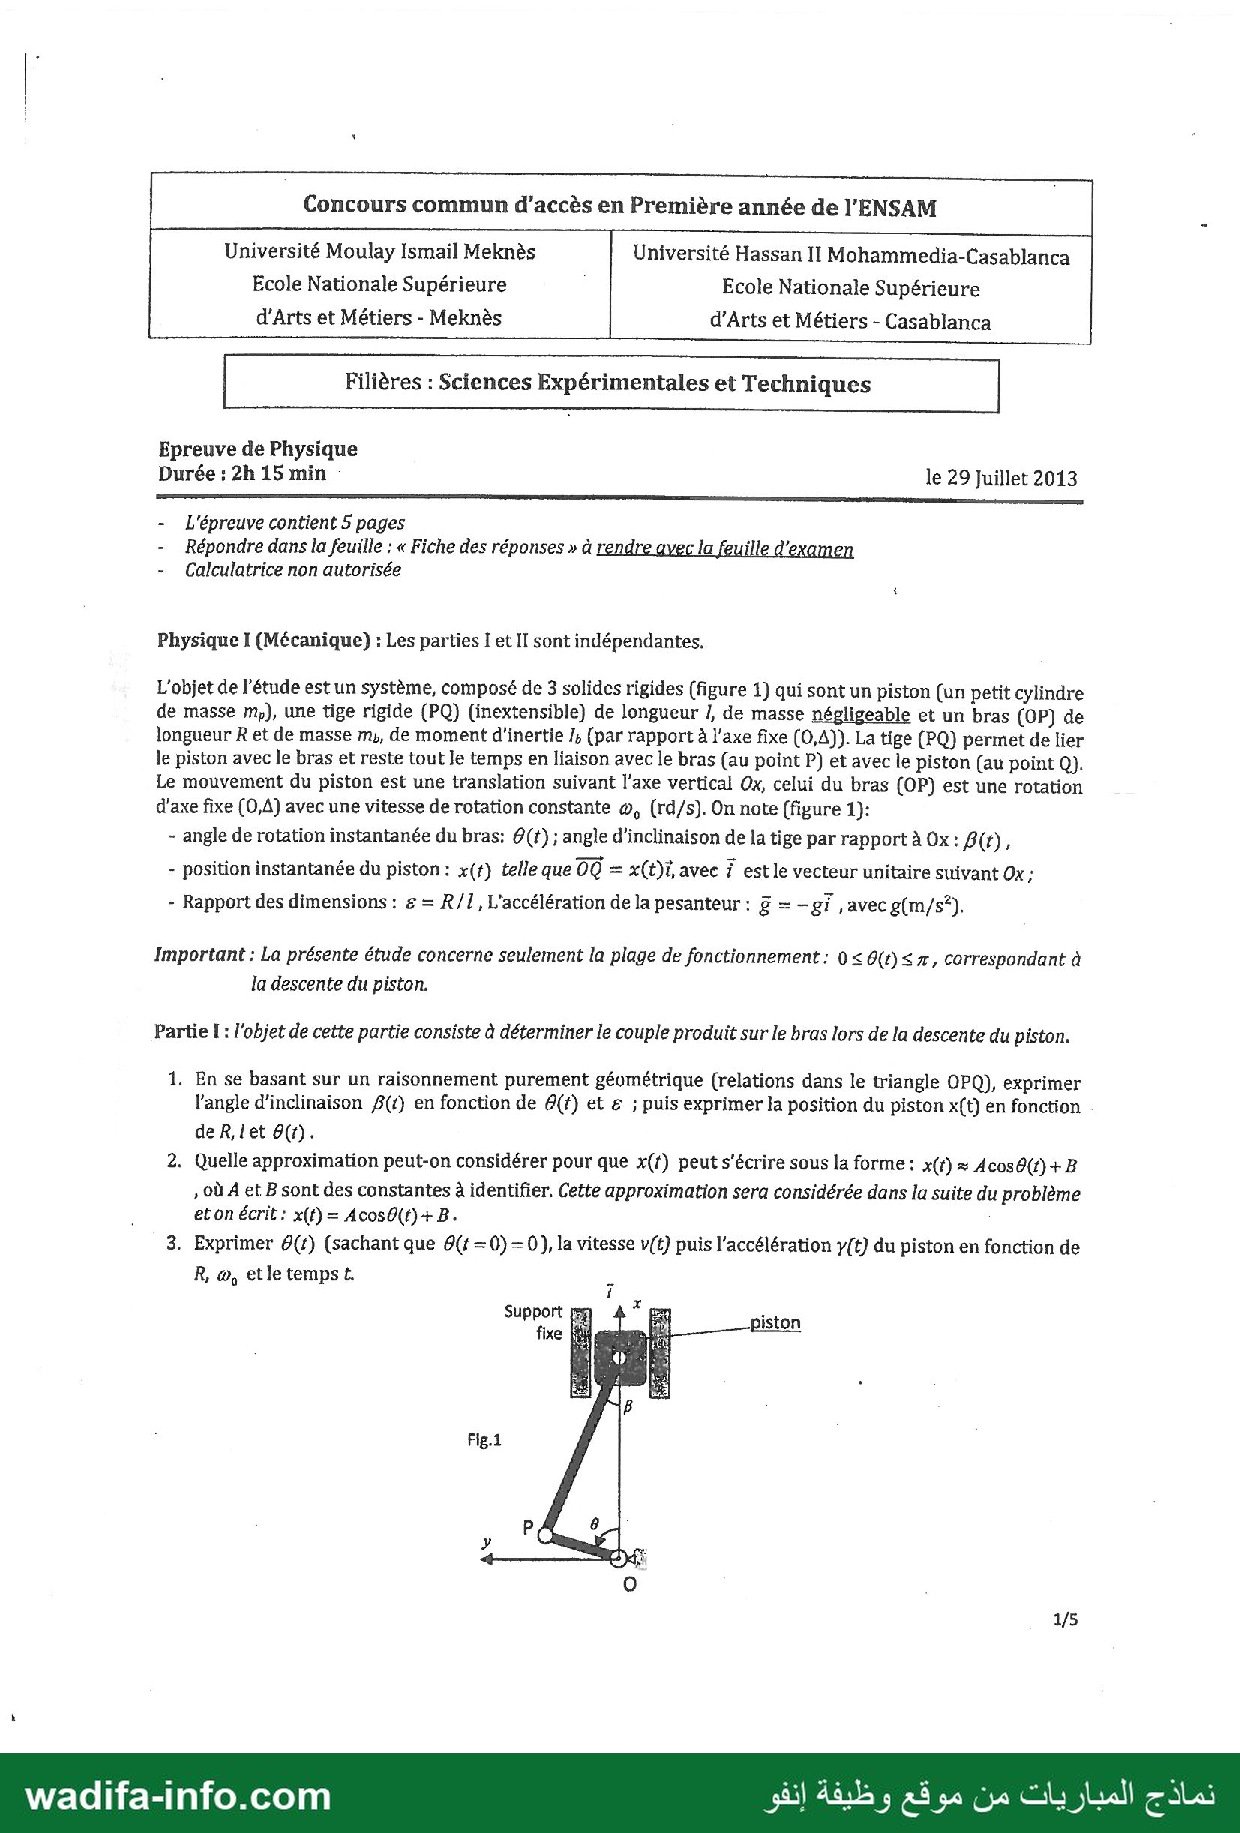
L'objet de l'étude est un système, composé de 3 solides rigides (figure 1) qui sont un piston (un petit cylindre
de masse m,), une tige rigide (PQ) (inextensible) de longueur Z, de masse négligeable et un bras (OP) de
longueur R et de masse m,, de moment d'inertie و[ (par rapport à l'axe fixe (0,A)). La tige (PQ) permet de lier
le piston avec le bras et reste tout le temps en liaison avec le bras (au point P) et avec le piston (au point Q).
Le mouvement du piston est une translation suivant l'axe vertical Ox, celui du bras (OP) est une rotation
d'axe fixe (0,A) avec une vitesse de rotation constante وه (rd/s). On nate (figure 1}:
- angle de rotation instantanée du bras: @(r) ; angle d'inclinaison de la tige par rapport à Ox: )م ,
- position instantanée du piston: x(#) telle que 00 = قا avec 7 est le vecteur unitaire suivant Ox :
- Rapport des dimensions : & = R/1, L'accélération de la pesanteur : 2 - - لع ,avec g(m/s°).
Important : La présente étude concerne seulement la plage de fonctionnement : 0 < 0)0 4 x, correspondant à
la descente du piston.
Partie ] : l'objet de cette partie consiste à déterminer le couple produit sur le bras lors de la descente du piston.
1. En se basant sur un raisonnement purement géométrique (relations dans le triangle OPQ), exprimer
l'angle d'inclinaison وإ en fonction de 4(f) et ع ; puis exprimer la position du piston x{t) en fonction
de R, let ٠
2. Quelle approximation peut-on considérer pour que x{f) peut s'écrire sous la forme: فإ # Acos@(f) + B
, où À et B sont des constantes à identifier. Cette approximation sera considérée dans la suite du problème
eton écrit: x(f)= Acosü(f)+B.
3. Exprimer @(f) (sachant que ج9)2 0( - 0, la vitesse v{t) puis l'accélération y{t) du piston en fonction de
R, وه etle temps ع :
Support و À * و :
81 ٍ ا
كيدا
0 sl
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
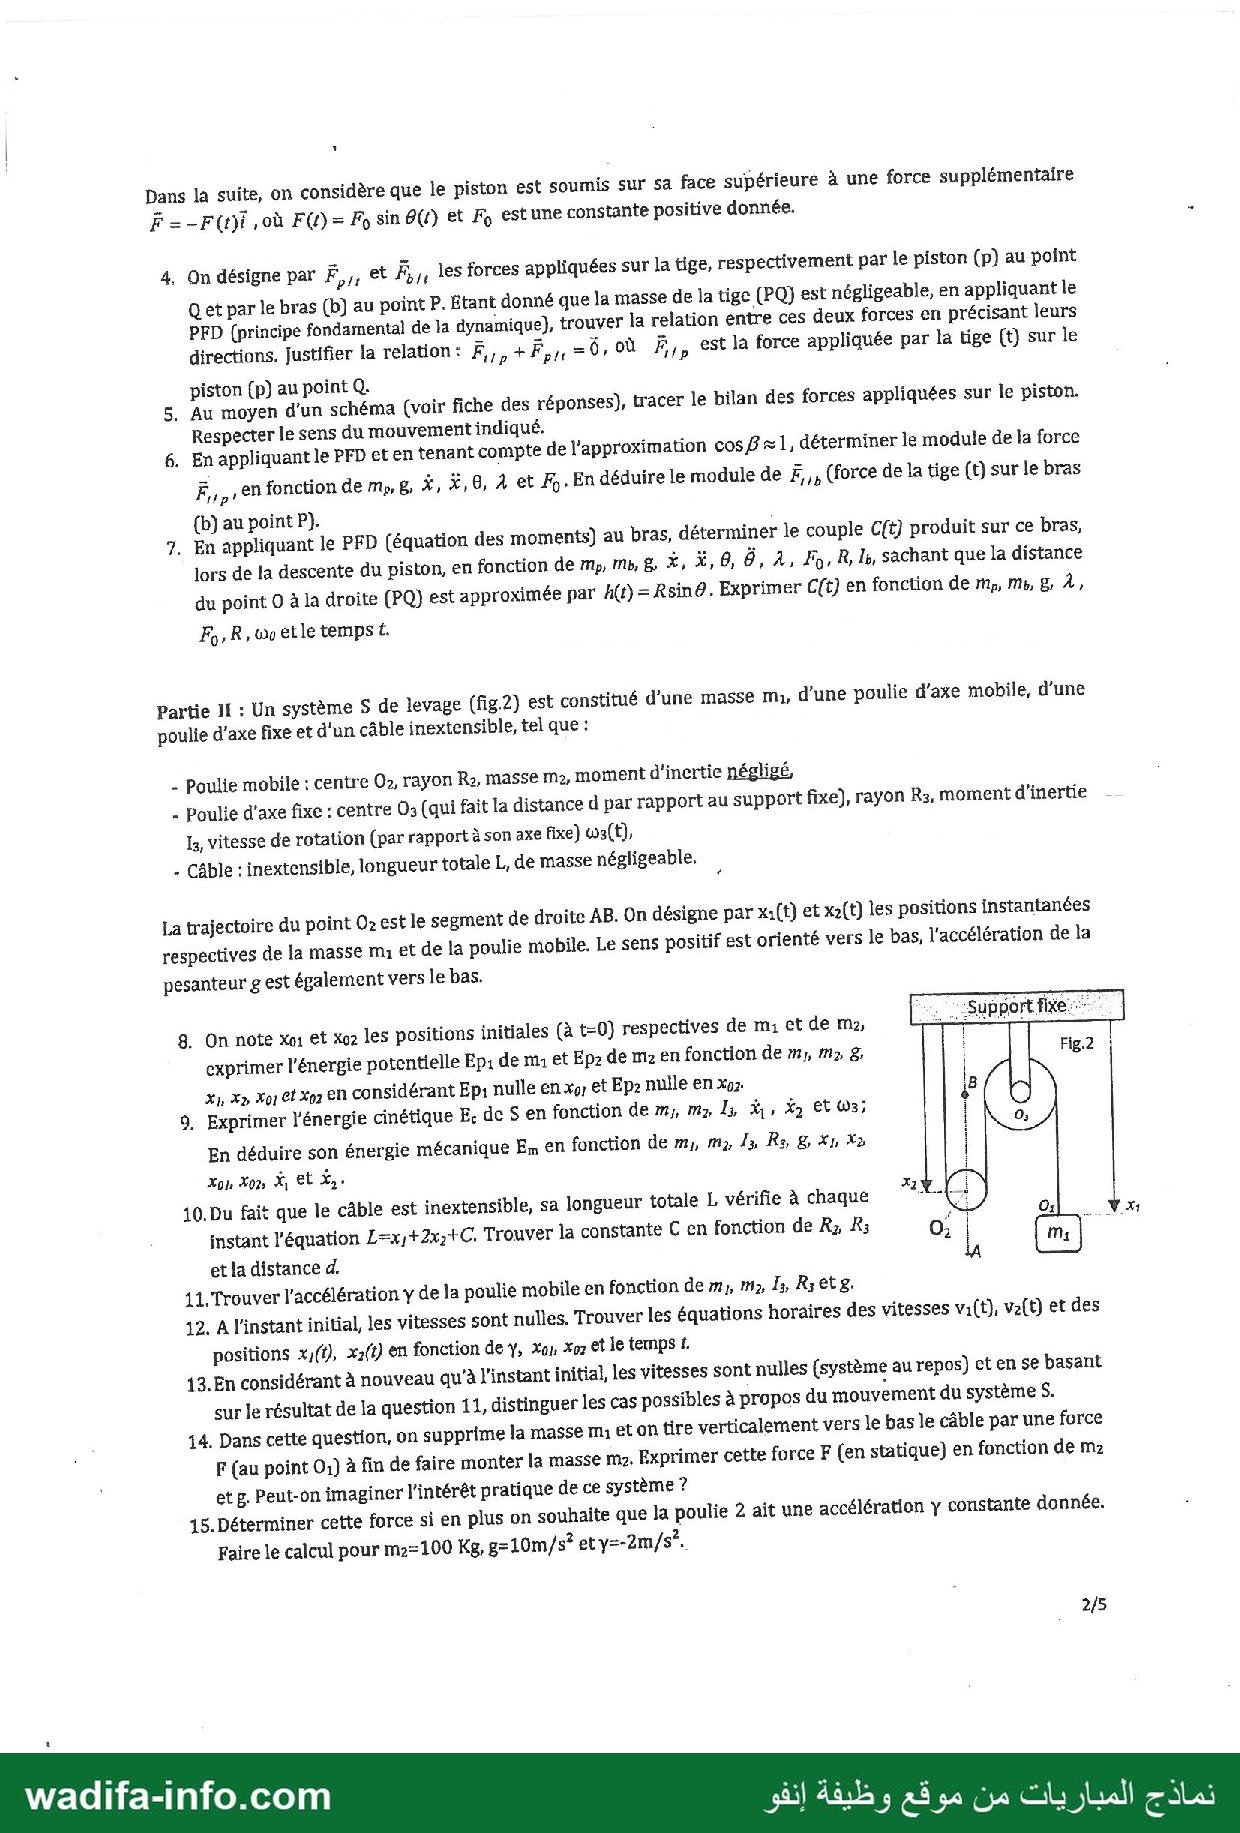
Dans la suite, on considère que le piston est soumis sur sa face supérieure à une force supplémentaire
أو 7<- حم où د مات F sin 8e) et FQ estune constante positive donnée. .
4, On désigne par 7 je ‘et À, les forces appliquées sur la tige, respectivement par le piston (p} au point
Q et par le bras (b) au point P. Étant donné que la masse de la tige (PQ) est négligeable, en appliquant le
PFD (principe fondamental de la dynamique), trouver la relation entre ces deux forces en précisant leurs
directions. justifier la relation: م ررك + F, 7 = 0 OÙ 2 0 د la force appliquée par la tige )0 sur le
piston (p) au point Q. .
5, Au moyen d’un schéma (voir fiche des réponses), tracer le bilan des forces appliquées sur le piston.
Respecter le sens du mouvement indiqué.
6. En appliquant le PFD et en tenant compte de l'approximation cos £ #1, déterminer le module de la force
Ë, , en fonction de mp, 8, à, #,6, À et F,. En déduire le module de ررم (force de la tige (t) sur le bras
{b} au point P). |
7. En appliquant le PFD (équation des moments) au bras, déterminer le couple بون produit sur ce bras,
lors de la descente du piston, en fonction de m4, mb, 8, k, #,0, 0,2, Fo, R, عا sachant que la distance
du point 0 à la droite (PQ) est approximée par h(t) = Rsin@. Exprimer C{t} en fonction de my, Me, & À,
F,,R, wo etle temps £.
Partie 11 : Un système 5 de levage (fig.2) est constitué d'une masse m, d’une poulie d’axe mobile, d’une
poulie d’axe fixe et d'un câble inextensible, tel que :
- Poulie mobile : centre O2, rayon ريا masse mz, moment d'inertie négligé, |
- Poulie d'axe fixe : centre O3 (qui fait la distance d par rapport au support fixe), rayon Rs, moment d'inertie
وآ vitesse de rotation (par rapport à son axe fixe) ws(t),
- Câble : inextensible, longueur totale L, de masse négligeable, |
La trajectoire du point Oz est le segment de droite AB. On désigne par x:(t) et x2{t) les positions instantanées
respectives de la masse mu et de la poulie mobile. Le sens positif est orienté vers le bas, l'accélération de la
pesanteur g est également vers le bas.
8. On note رما et دما les positions initiales (à t-0) respectives de mi ct de m2,
exprimer l'énergie potentielle Ep: de mA et Epz de mz en fonction de 71 m2 8 | Fig.2 :
Xn X2 Xor EL Xp EN CO nsidérant Ep nulle en x, et Epz nulle en xoz
9, Exprimer l'énergie cinétique Ec de 5 en fonction de m,, m7 Li, À, X2 Et O3; 91
En déduire son énergie mécanique En en fonction de m,, m2 ds Rs, & Xi, X2
xon Xon À Et Xe
10. Du fait que le câble est inextensible, sa longueur totale L vérifie à chaque FX. Ci) ٍ !
instant l'équation L=x,+2x,+C, Trouver la constante C en fonction de بأل ريل 0; | me NF
et la distance d. LA
11, Trouver l'accélération y de la poulie mobile en fonction de m1, m2 12 Rietg,
12. À l'instant initial, les vitesses sont nulles. Trouver les équations horaires des vitesses vi(t), ve(t) et des
positions xyff}, x2ft) en fonction de Y, Xa xoz et le temps f.
13.En considérant à nouveau qu’à l'instant initial, les vitesses sont nulles (système au repos) ct en se basant
sur le résultat de la question 11, distinguer les cas possibles à propos du mouvement du système 5.
14. Dans cette question, on supprime la masse m. et on tire verticalement vers le bas le câble par une furce
| F (au point O1) à fin de faire monter la masse m. Exprimer cette force F (en statique) en fonction de يم
| et g. Peut-on imaginer l'intérêt pratique de ce système ?
15. Déterminer cette force si en plus on souhaite que la poulie 2 ait une accélération y constante donnée. -
Faire le calcul pour m2=100 Kg, دو 10m/s° ety=-2m/s°.
wadifa-info.com dE كم" مقع :
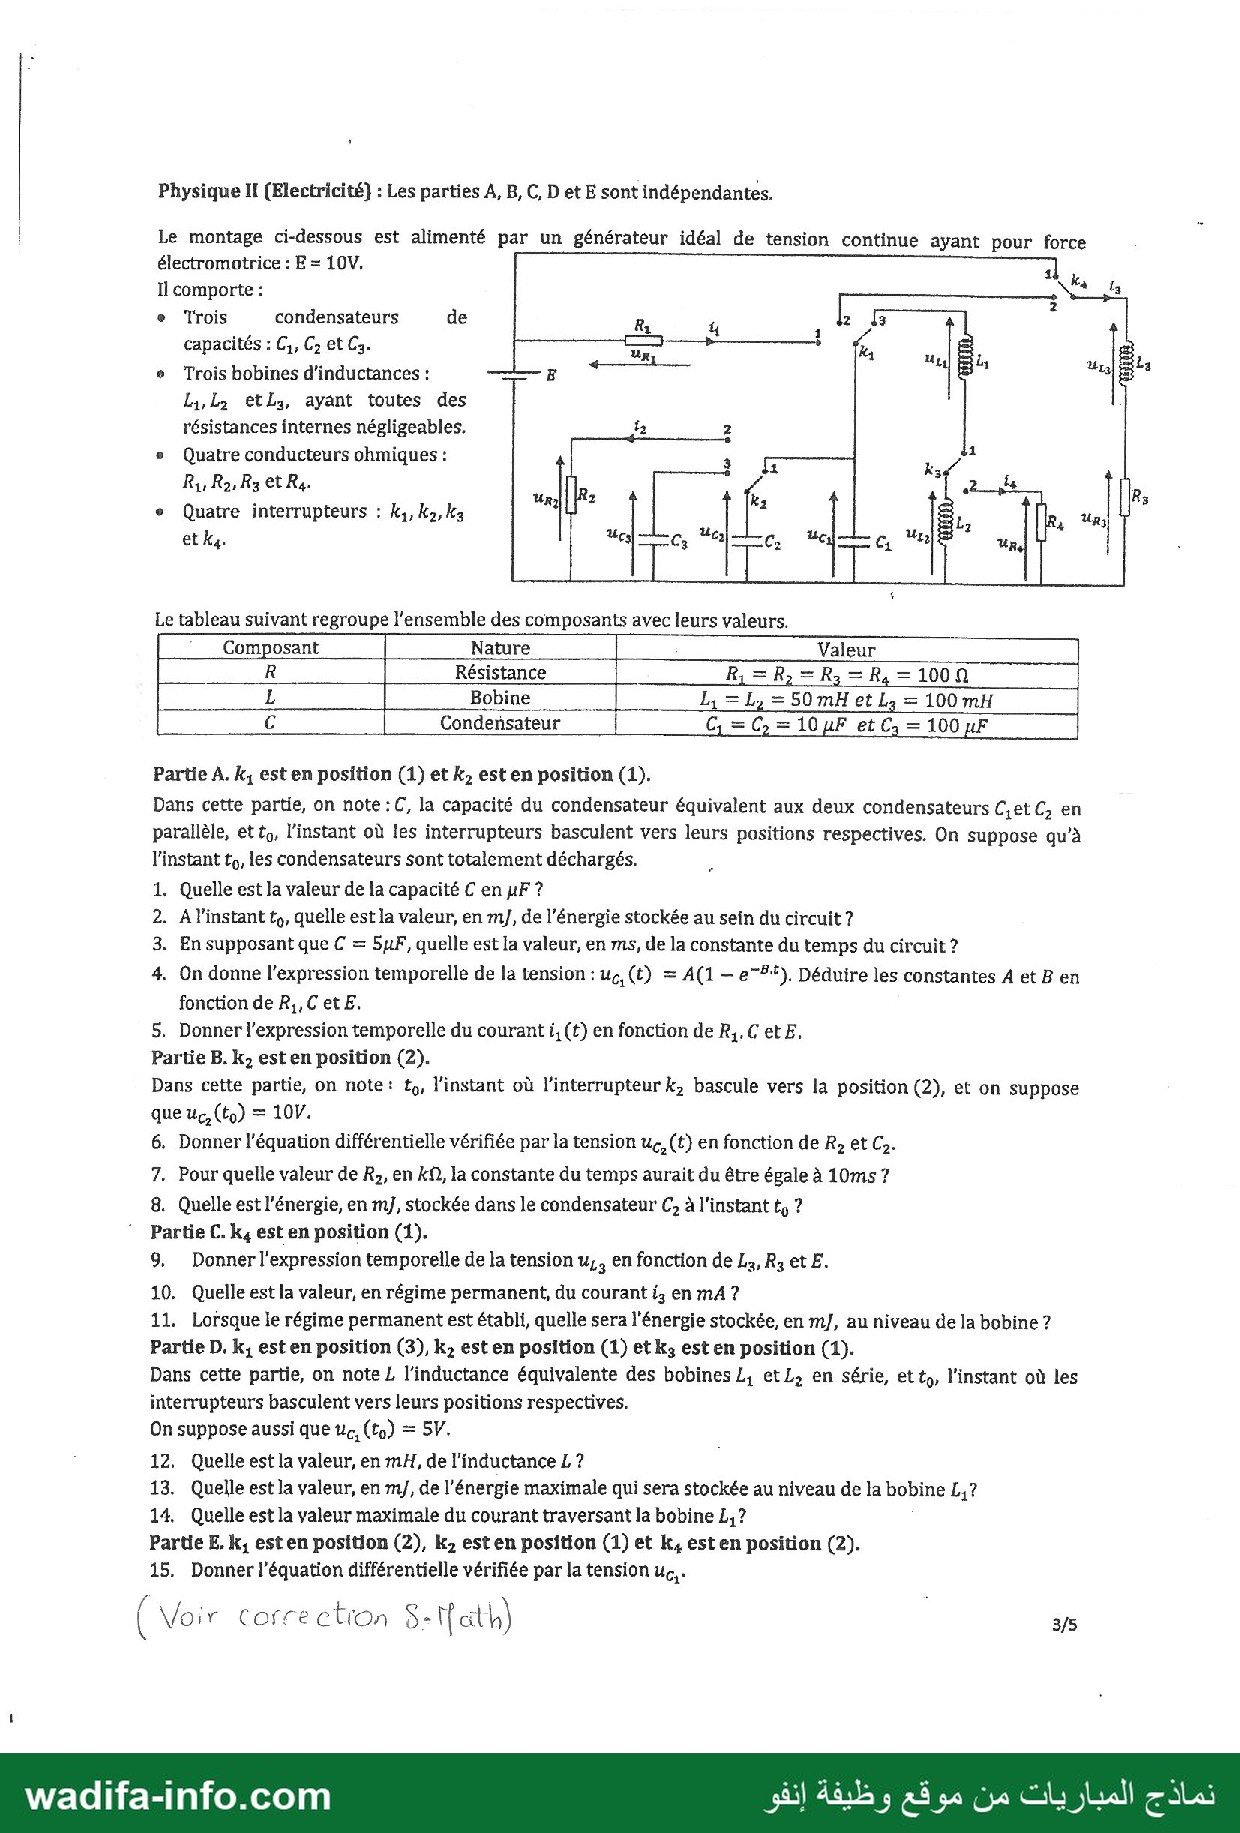
Physique Il (Electricité) : Les parties رخ B, C, Det E sont indépendantes.
Le montage ci-dessous est alimenté par un générateur idéal de tension continue ayant pour force : |
électromatrice : E = 10V, 5
Il comporte : Ha _ la
e ‘Trois condensateurs de 8 7 3
capacités : C, C: et Ca. 7 واس سبجو تتم 5 : .
» Trois bobines d'inductances : gs rs sin Mol 2
Li1,L: etls, ayant toutes des :
résistances internes négligeables, 2 2
» Quatre conducteurs ohmiques : 3 ”ج] 1 .
متاخ ورور 1 | 5 2 | -
; Ur | 2 2 Rs
e Quatre interrupteurs : ريع k2,ka É L , Uri)
et ka. | 4 Ce “ae, M مسج ° UR :
Le tableau suivant regroupe l'ensemble des composants avec leurs valeurs.
:__ Composant __Nature 2 Valeur 0 نسب
, R Résistance R=R =R=8,=1000 |
Fa L Bobine وما حول ا =S0mH et L; = 100 mH
C Condeñsateur | G=C=1l0uF et C; = 100
Partie À. k; est en position (1) et k, est en position (1).
Dans cette partie, on note :C, la capacité du condensateur équivalent aux deux condensateurs C,et C, en
parallèle, et رمغ l'instant où les interrupteurs basculent vers leurs positions respectives. On suppose qu'à
l'instant رو les condensateurs sont totalement déchargés. :
1. Quelle est la valeur de la capacité [en uF +
2. À Pinstant t,, quelle est la valeur, en m/, de l'énergie stockée au sein du circuit ?
3. En supposant que € = BF, quelle est la valeur, en ms, de la constante du temps du circuit ?
4. On donne l'expression temporelle de la tension : uç,(t) = A(1 - e”##*), Déduire les constantes 4 et B en
fonction 06726
S. Donner l'expression temporelle du courant )ىا en fonction de رما يي
Partie B. k; est en position (2).
Dans cette partie, on note: ب l'instant où l'interrupteur k, bascule vers la position (2), et on suppose
que u,, (to) = 10V.
6. Donner l'équation différentielle vérifiée par la tension u,, (t} en fonction de R, et C2.
7. Pour quelle valeur de روا en kf, la constante du temps aurait du être égale à 10ms ?
8. Quelle est l'énergie, en mJ, stockée dans le condensateur €, à l'instant دي
© Partie €. يجا est en position (1).
9, Donner l'expression temporelle de la tension u,. en fonction de L;,R;et£.
10. Quelle est la valeur, en régime permanent, du courant i, en mA ?
11. Lorsque le régime permanent est établi, quelle sera l'énergie stockée, en m/, au niveau de la bobine ?
Partie D. k; est en position (3), يتا est en position (1) etk, est en position (1).
Dans cette partie, on note L l’inductance équivalente des bobines L, etL, en série, ett,, l'instant où les
interrupteurs basculent vers leurs positions respectives.
On suppose aussi que ue (to) = SV.
12, Quelle est la valeur, en mA, de l'inductance L ? |
13. Quelle est la valeur, en m/, de l'énergie maximale qui sera stockée au niveau de la bobine رن
14, Quelle est la valeur maximale du courant traversant la bobine L,?
Partie E, k, est en position (2), يا est en position (1) et k, est en position (2).
15. Donner l'équation différentielle vérifiée par la tension u...
( Vo ir correctron 7 ِ ل al k) 3/5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce modèle est l'épreuve de physique du concours commun d'accès en première année des ENSAM de Meknès et Casablanca, filières Sciences Expérimentales et Techniques, session du 29 juillet 2013. Durée : 2 h 15 min, calculatrice non autorisée. L'épreuve comporte une partie de mécanique (système bielle-manivelle, puis palan à deux poulies) et une partie d'électricité (circuits RC, RL, LC et RLC autour d'un même montage à interrupteurs). Voici une correction proposée.
💡 Sans calculatrice, les valeurs sont choisies pour tomber juste : 100 Ω × 10 µF = 1 ms, ½·10 µF·(10 V)² = 0,5 mJ… Si votre résultat n'est pas « rond », vérifiez d'abord les unités.
Physique I — Mécanique
Partie I — Couple sur le bras (bielle-manivelle)
1. Dans le triangle OPQ (OP = R, PQ = l, angle θ en O, angle β en Q), la loi des sinus donne R/sin β = l/sin θ, d'où sin β(t) = ε sin θ(t). En projetant OQ = OP + PQ sur Ox : x(t) = R cos θ + l cos β = R cos θ + l √(1 − ε² sin² θ).
2. Si la bielle est longue devant le bras (ε = R/l ≪ 1), β reste petit et cos β ≈ 1 (on néglige le terme en ε² sin² θ). Alors x(t) ≈ R cos θ(t) + l : A = R et B = l.
3. Rotation uniforme avec θ(0) = 0 : θ(t) = ω0 t. Donc x(t) = R cos(ω0t) + l, v(t) = −R ω0 sin(ω0t) et γ(t) = −R ω0² cos(ω0t).
4. La tige a une masse négligeable : le PFD donne Fp/t + Fb/t = mt·a = 0, donc Fp/t = −Fb/t. Le théorème du moment (lui aussi avec membre de gauche nul) impose que ces deux forces aient la même droite d'action : elles sont portées par la droite (PQ), de même module et de sens opposés (la tige est un solide soumis à deux forces, articulé en P et Q). La relation Ft/p + Fp/t = 0 traduit le principe des actions réciproques (3e loi de Newton) entre la tige et le piston au point Q.
5. Bilan des forces sur le piston (en descente, vitesse dirigée selon −i) :
- le poids mpg = −mpg i, vertical vers le bas ;
- la force F = −F0 sin θ i, verticale vers le bas, sur la face supérieure ;
- la force de la tige Ft/p, appliquée en Q, dirigée selon (PQ) (quasi verticale puisque β est petit) ;
- l'action du support fixe (guide) : une réaction perpendiculaire à Ox et, si le guidage frotte, une force de frottement opposée à la vitesse, donc dirigée vers le haut pendant la descente.
6. L'énoncé fait intervenir un coefficient λ qui n'est pas défini dans les pages fournies ; comme il est associé à ẋ, on le lit comme un frottement visqueux du guide, f = −λẋ i (réponse probable : si λ désigne autre chose dans la fiche des réponses, il suffit de retirer ce terme). PFD sur le piston projeté sur Ox, avec cos β ≈ 1 :
mpẍ = −mpg − F0 sin θ − λẋ + Ft/p
Ft/p = mp(ẍ + g) + λẋ + F0 sin θ (en module, la valeur absolue de cette expression). La tige transmet la même force au bras : Ft/b = Fp/t = −Ft/p, donc ‖Ft/b‖ = ‖Ft/p‖.
7. Le bras tourne à vitesse constante : θ̈ = 0. Équation des moments par rapport à (O, Δ) : Ibθ̈ = 0 = C(t) + MΔ(Ft/b) + MΔ(poids du bras).
- La tige pousse le bras en P vers le bas avec ‖Ft/b‖ à la distance h = R sin θ de O : moment Ft/p·R sin θ, dans le sens de rotation.
- Le poids du bras, appliqué en son centre d'inertie (pris au milieu de OP pour un bras homogène), a un moment mbg(R/2) sin θ, lui aussi dans le sens de la rotation pendant la descente.
Le couple moteur produit sur le bras vaut donc (et le couple extérieur résistant qui maintient ω0 constante lui est opposé) :
C(t) = R sin θ [ mp(ẍ + g) + λẋ + F0 sin θ + mbg/2 ], (avec Ibθ̈ = 0).
En remplaçant θ = ω0t, ẋ = −Rω0 sin ω0t et ẍ = −Rω0² cos ω0t :
C(t) = R sin(ω0t) [ mp(g − Rω0² cos ω0t) + (F0 − λRω0) sin ω0t + mbg/2 ].
(Réponse probable pour le terme mbg/2, qui suppose le centre d'inertie du bras au milieu de OP ; l'énoncé ne le précise pas.)
Partie II — Système de levage
8. Axe orienté vers le bas, g vers le bas : l'énergie potentielle diminue quand la masse descend. Ep1 = −m1g(x1 − x01) et Ep2 = −m2g(x2 − x02).
9. La poulie mobile a une inertie négligée (seule sa translation compte) ; la poulie fixe ne fait que tourner : Ec = ½m1ẋ1² + ½m2ẋ2² + ½I3ω3². Le câble ne glisse pas sur la poulie fixe et sa vitesse est celle de m1 : ω3 = |ẋ1|/R3. D'où
Em = ½(m1 + I3/R3²)ẋ1² + ½m2ẋ2² − m1g(x1 − x01) − m2g(x2 − x02).
10. Abscisses mesurées depuis le support, brins verticaux. Le câble comprend : le brin fixe → poulie mobile (x2), le demi-tour sur la poulie mobile (πR2), le brin poulie mobile → poulie fixe (x2 − d), le demi-tour sur la poulie fixe (πR3) et le brin poulie fixe → m1 (x1 − d). L = x1 + 2x2 + π(R2 + R3) − 2d, donc C = π(R2 + R3) − 2d.
11. L constante donne ẋ1 = −2ẋ2 et ẍ1 = −2γ (γ = ẍ2). Sans frottement, Em se conserve : dEm/dt = 0 donne (m1 + I3/R3²)ẋ1ẍ1 + m2ẋ2γ − m1gẋ1 − m2gẋ2 = 0, soit, en divisant par ẋ2 : 4(m1 + I3/R3²)γ + m2γ + 2m1g − m2g = 0.
γ = g (m2 − 2m1) / (m2 + 4m1 + 4I3/R3²). Contrôle : sans m1 ni I3, γ = g (chute libre de la poulie, câble détendu).
12. γ est constante et les vitesses initiales sont nulles : v2(t) = γt, x2(t) = ½γt² + x02 ; v1(t) = −2γt, x1(t) = −γt² + x01.
13. Le signe de γ est celui de m2 − 2m1 :
- m2 > 2m1 : γ > 0, la poulie mobile descend et m1 monte (deux fois plus vite) ;
- m2 < 2m1 : γ < 0, m1 descend et soulève la poulie mobile ;
- m2 = 2m1 : γ = 0, le système partant du repos reste en équilibre.
14. En statique, la tension T est la même dans tout le câble (poulie fixe à l'équilibre : F = T). Équilibre de la poulie mobile, soutenue par deux brins : 2T = m2g, donc F = m2g/2. Intérêt : c'est un palan ; on soulève la charge avec une force deux fois plus faible que son poids (en tirant une longueur de câble double), et la poulie fixe permet de tirer vers le bas, en s'aidant de son propre poids.
15. PFD sur la poulie mobile (axe vers le bas) : m2γ = m2g − 2T, donc T = m2(g − γ)/2. En négligeant l'inertie de la poulie fixe, F = T :
F = m2(g − γ)/2 = 100 × (10 + 2)/2 = 600 N (γ = −2 m/s² : la charge monte en accélérant). Si l'on tient compte de I3 : R3(F − T) = I3·ẍ1/R3 avec ẍ1 = −2γ, d'où F = m2(g − γ)/2 − 2γI3/R3², soit 600 N + 4I3/R3².
Physique II — Électricité
Lecture du schéma : k1 relie l'armature haute de C1 à R1 et E (position 1), à la bobine L3 via k4 (position 2) ou à L1 (position 3) ; k2 relie C2 à C1 (1), à R2 (2) ou à C3 (3) ; k3 en 1 met L1 et L2 en série ; k4 en 1 branche L3–R3 sur le générateur. E = 10 V, R = 100 Ω, L1 = L2 = 50 mH, L3 = 100 mH, C1 = C2 = 10 µF, C3 = 100 µF.
Partie A — Charge de C1 ∥ C2 à travers R1
1. En parallèle les capacités s'ajoutent : C = C1 + C2 = 20 µF.
2. À t0 les condensateurs sont déchargés et aucun courant ne circule encore dans une bobine : énergie stockée = 0 mJ.
3. τ = R1C = 100 × 5·10⁻⁶ = 5·10⁻⁴ s = 0,5 ms.
4. L'équation R1C duC1/dt + uC1 = E avec uC1(t0) = 0 (origine des temps en t0) a pour solution uC1 = E(1 − e−t/(R1C)) : A = E et B = 1/(R1C).
5. i1 = C duC1/dt : i1(t) = (E/R1) e−t/(R1C) (courant maximal E/R1 = 100 mA à t0).
Partie B — Décharge de C2 dans R2
6. Loi des mailles (uR2 = uC2) et i2 = −C2 duC2/dt (décharge) : R2C2 duC2/dt + uC2 = 0.
7. τ = R2C2 = 10 ms donne R2 = 10⁻² / 10⁻⁵ = 1000 Ω : R2 = 1 kΩ.
8. W = ½C2uC2² = ½ × 10⁻⁵ × 100 = 5·10⁻⁴ J = 0,5 mJ.
Partie C — Établissement du courant dans L3–R3
9. L3 di3/dt + R3i3 = E avec i3(0) = 0 donne i3 = (E/R3)(1 − e−R3t/L3), donc uL3(t) = L3 di3/dt = E e−R3t/L3 (τ = L3/R3 = 1 ms).
10. En régime permanent la bobine (résistance nulle) se comporte comme un fil : i3 = E/R3 = 0,1 A = 100 mA.
11. W = ½L3i3² = ½ × 0,1 × 0,01 = 5·10⁻⁴ J = 0,5 mJ.
Partie D — Oscillations LC
12. En série les inductances s'ajoutent : L = L1 + L2 = 100 mH.
13. Avec k2 en (1), C2 reste en parallèle sur C1 : le condensateur équivalent vaut 20 µF sous 5 V. Énergie initiale ½ × 20·10⁻⁶ × 25 = 0,25 mJ. Le circuit LC est sans résistance : toute cette énergie se retrouve dans les bobines quand uC = 0. L1 et L2, égales et parcourues par le même courant, se la partagent : WL1,max = 0,125 mJ.
14. ½LImax² = ½CU² donne Imax = U√(C/L) = 5 × √(2·10⁻⁴) = 5√2 × 10⁻² A : Imax ≈ 70,7 mA (même courant dans L1 et L2).
(Si l'on ne retenait que C1 = 10 µF, on trouverait 0,0625 mJ et 50 mA ; mais le schéma, avec k2 en position 1, met bien C2 en parallèle.)
Partie E — Circuit RLC série
15. Le condensateur équivalent (C = C1 + C2 = 20 µF) se décharge dans L3 et R3 en série. Avec i = −C duC1/dt et la loi des mailles uC1 = L3 di/dt + R3i :
L3C d²uC1/dt² + R3C duC1/dt + uC1 = 0, soit numériquement d²uC1/dt² + 10³ duC1/dt + 5·10⁵ uC1 = 0 (régime pseudo-périodique amorti, car (R3/L3)² = 10⁶ < 4/(L3C) = 2·10⁶).
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Organisme : ENSAM Meknès et ENSAM Casablanca · 2013 — Copie issue de : archive de modèles de concours — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/2624/modele-de-concours-d-entree-a-l-ensam-2013-filieres-spc-svt-ste-stm-physique
