
Modèle de concours : CNC 2019 Physique II (PSI) — Concours National Commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2019), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Physique II
- Année
- 2019
- Pages
- 8
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
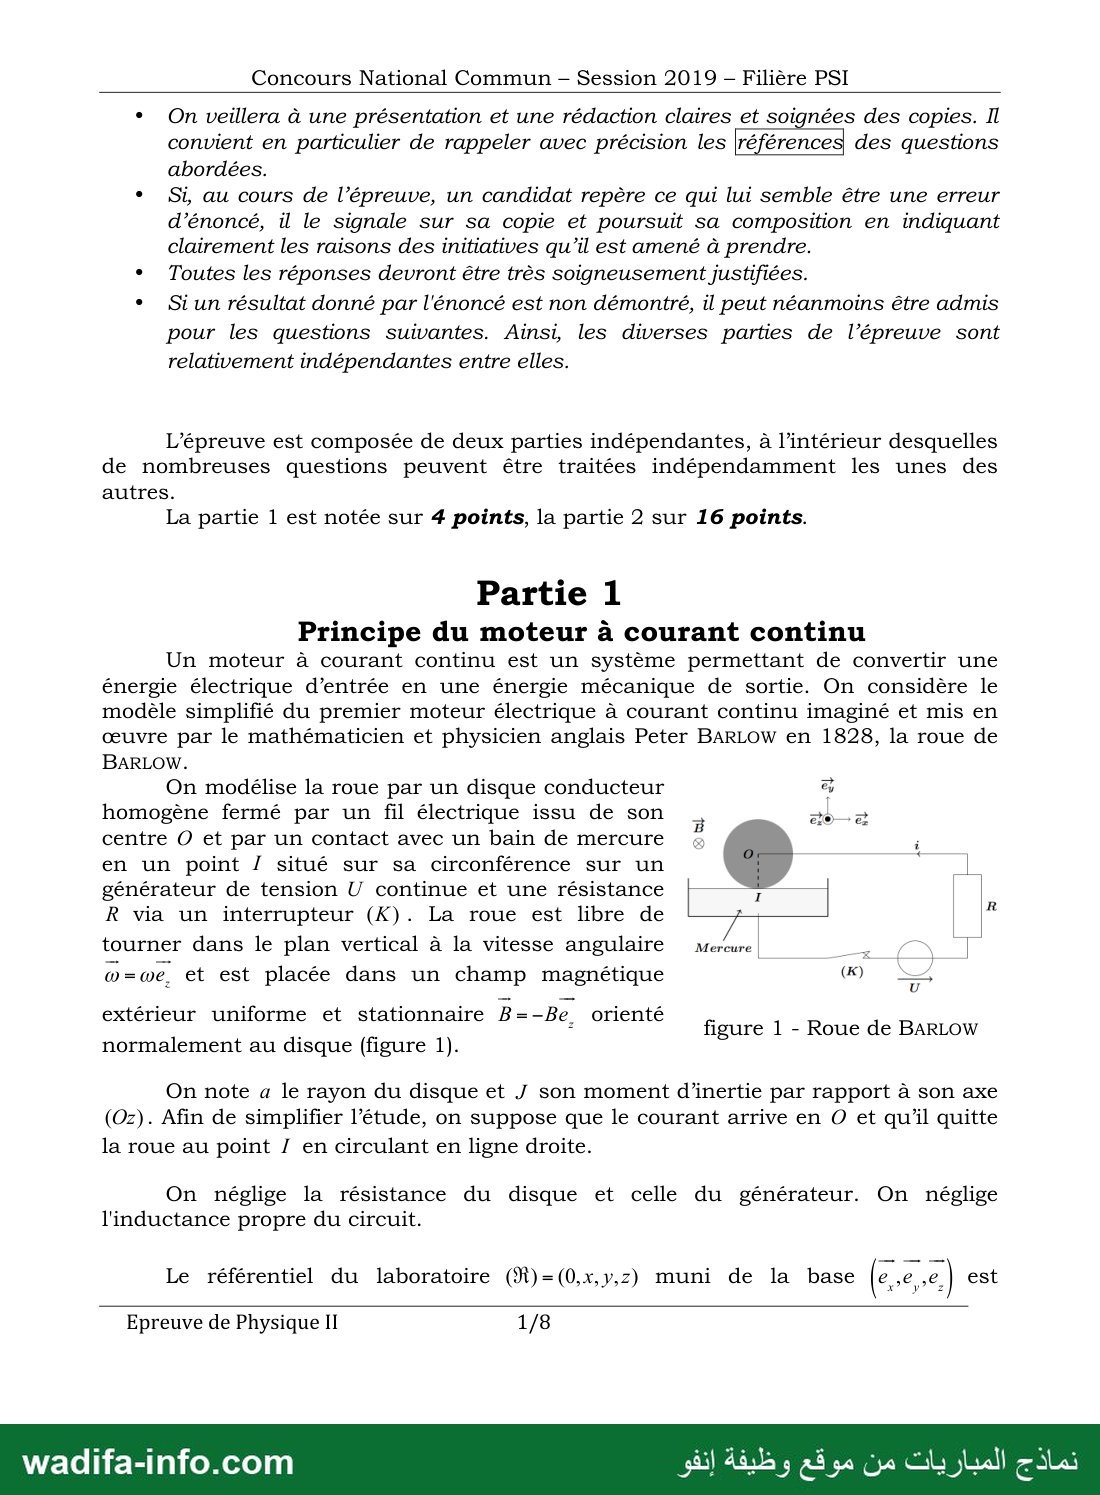
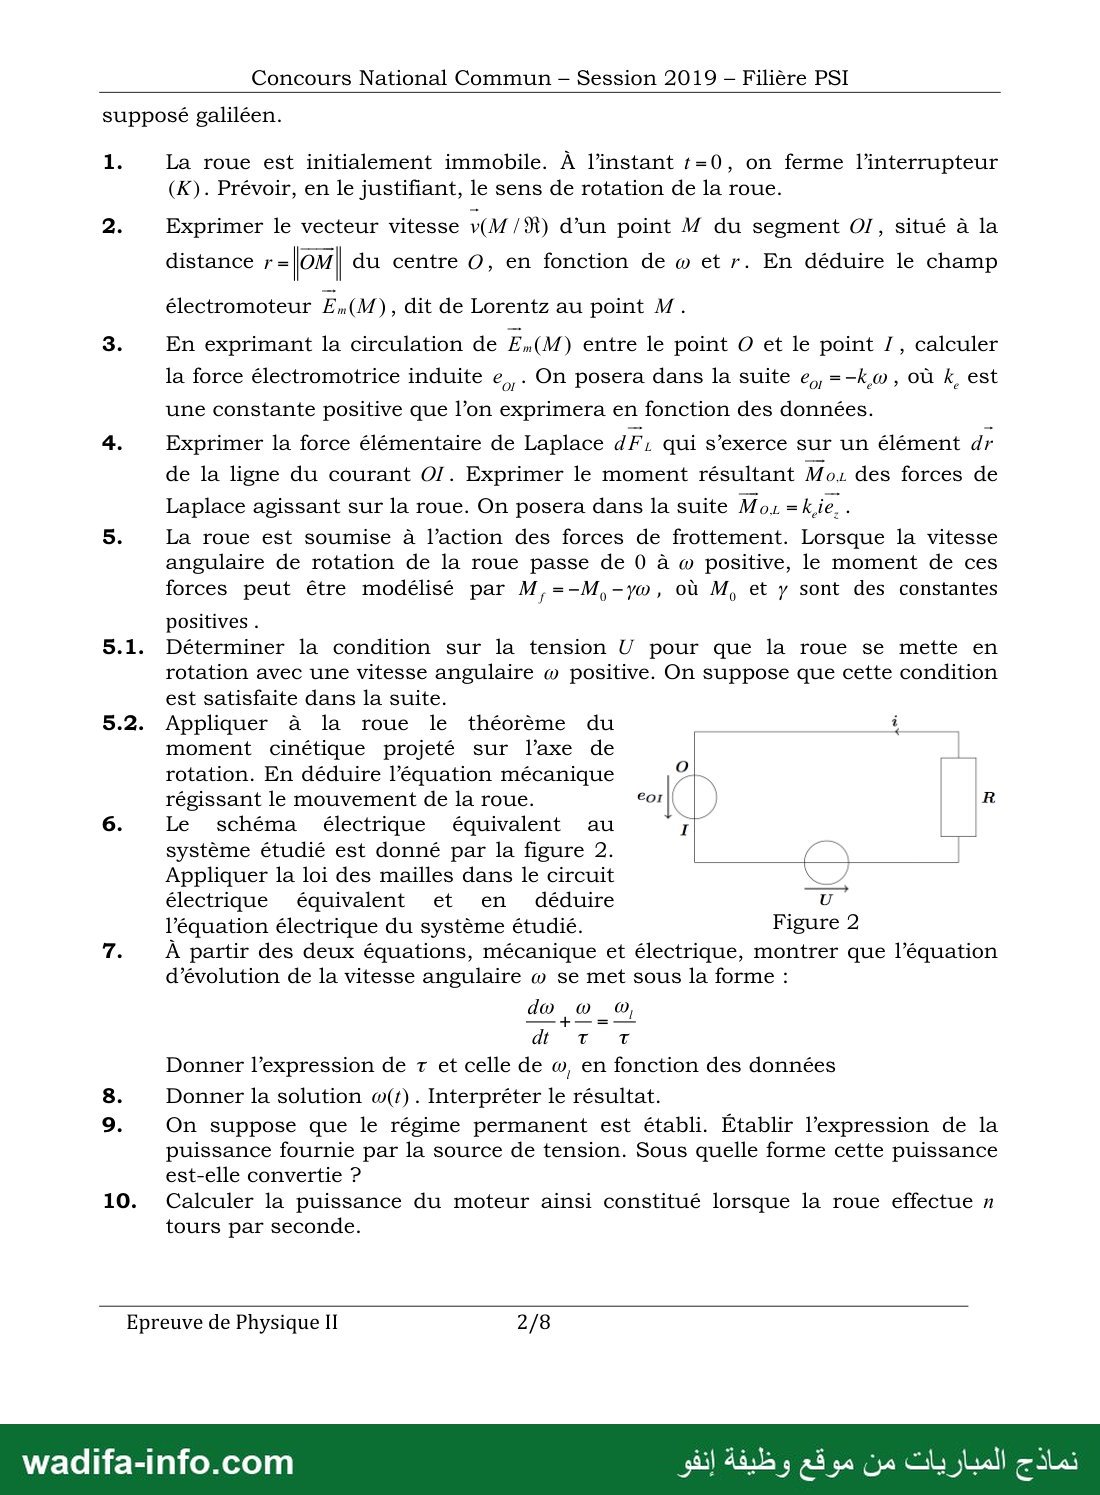
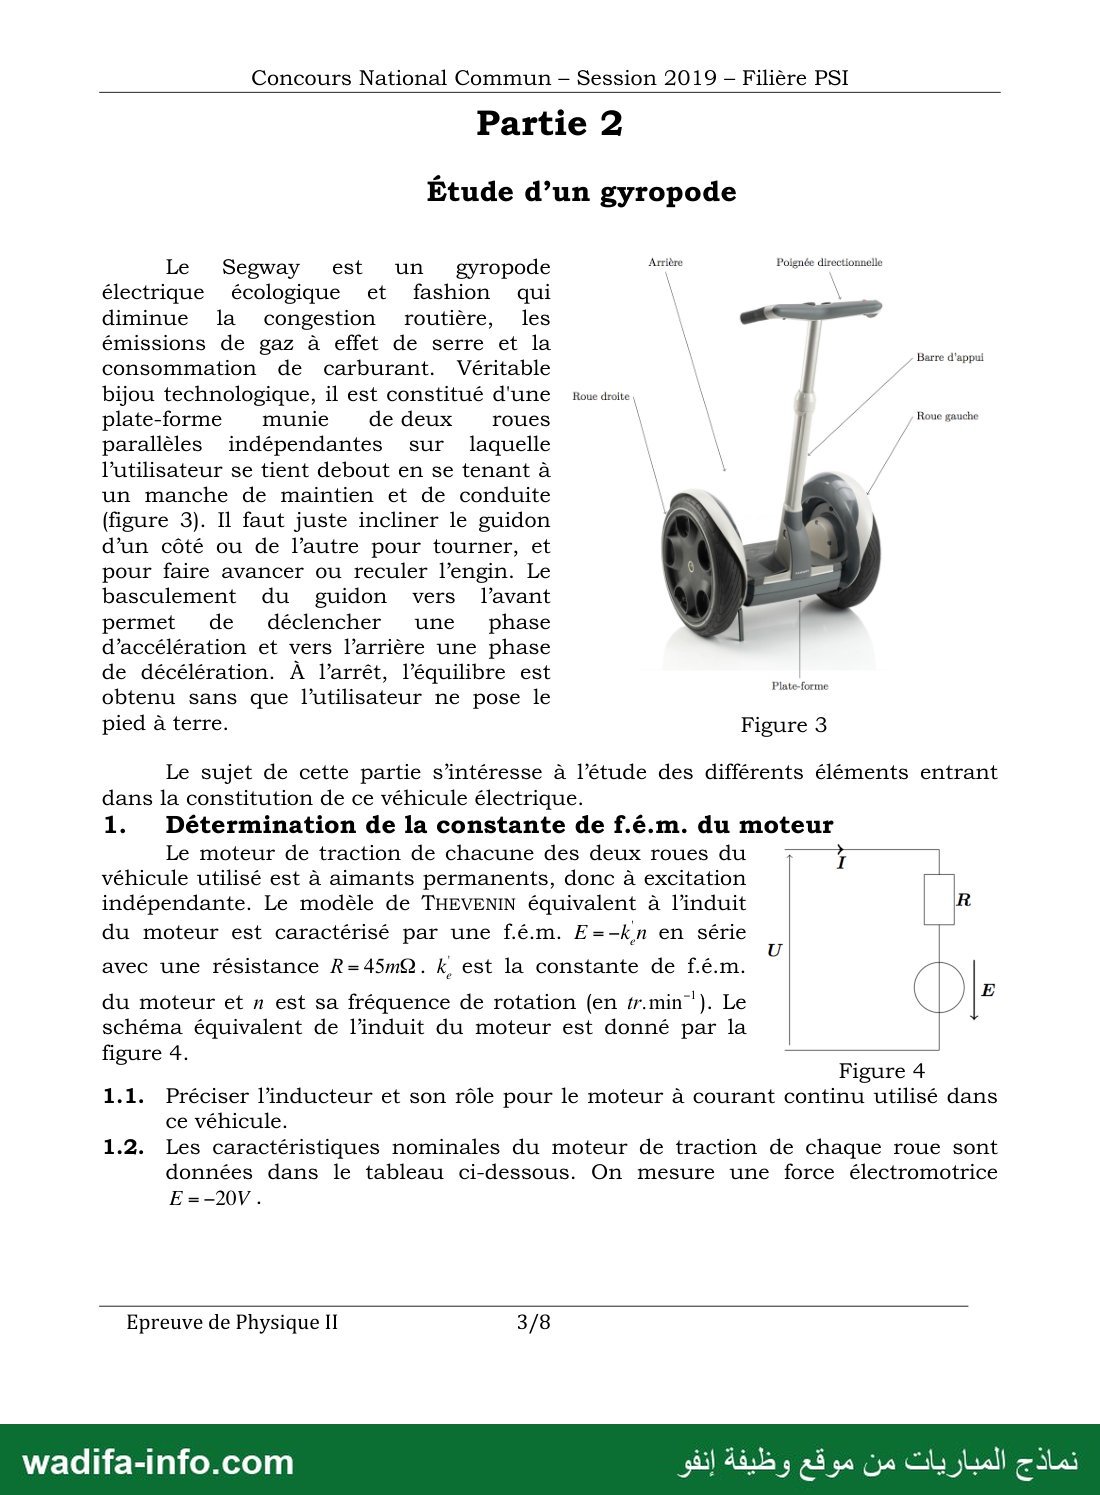
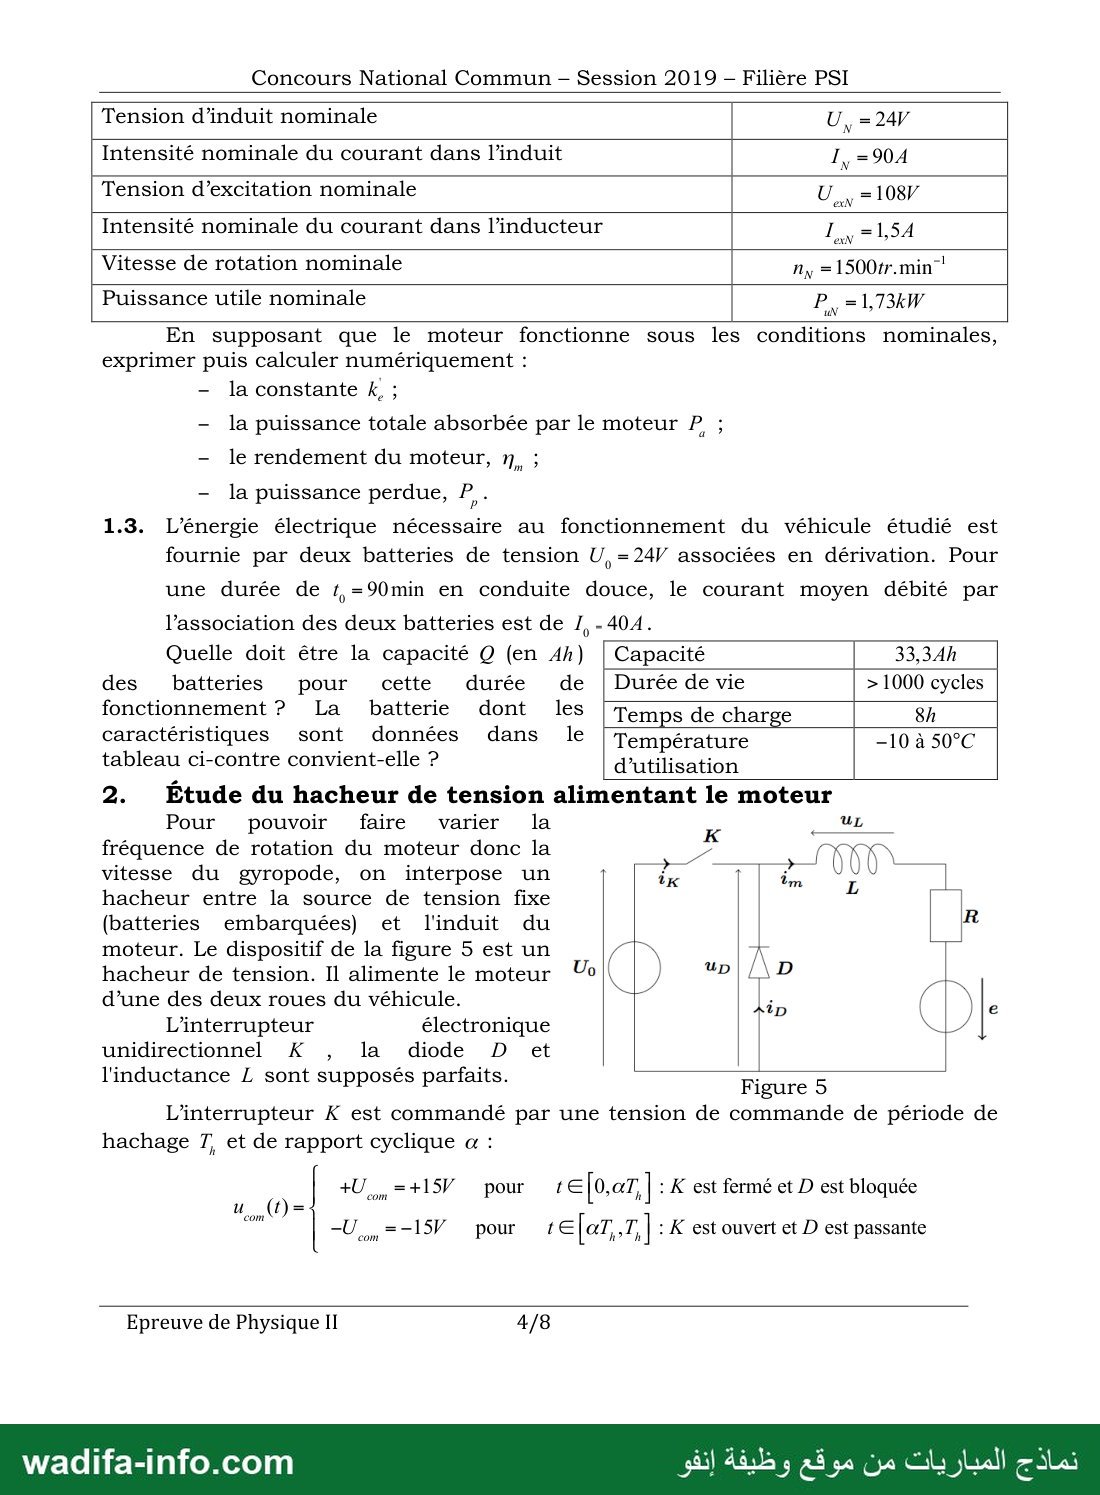
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
Concours National Commun - Session 2019 - Filière PSI
* On veillera à une présentation et une rédaction claires et soignées des copies. Il
convient en particulier de rappeler avec précision les |références des questions
abordées.
* Si au cours de l’épreuve, un candidat repère ce qui lui semble être une erreur
d’énoncé, il le signale sur sa copie et poursuit sa composition en indiquant
clairement les raisons des initiatives qu’il est amené à prendre.
Toutes les réponses devront être très soigneusement justifiées.
Siun résultat donné par l'énoncé est non démontré, il peut néanmoins être admis
pour les questions suivantes. Ainsi, les diverses parties de l’épreuve sont
relativement indépendantes entre elles.
L’épreuve est composée de deux parties indépendantes, à l’intérieur desquelles
de nombreuses questions peuvent être traitées indépendamment les unes des
autres.
La partie 1 est notée sur 4 points, la partie 2 sur 16 points.
Partie 1
Principe du moteur à courant continu
Un moteur à courant continu est un système permettant de convertir une
énergie électrique d’entrée en une énergie mécanique de sortie. On considère le
modèle simplifié du premier moteur électrique à courant continu imaginé et mis en
œuvre par le mathématicien et physicien anglais Peter BARLOW en 1828, la roue de
BARLOW.
On modélise la roue par un disque conducteur ë
homogène fermé par un fil électrique issu de son 2 جوج
centre 0 et par un contact avec un bain de mercure © ;
en un point / situé sur sa circonférence sur un © © |
générateur de tension U continue et une résistance : 7
R via un interrupteur (K). La roue est libre de
tourner dans le plan vertical à la vitesse angulaire Mercure | يه CN T
œ= we, et est placée dans un champ magnétique © بم
extérieur uniforme et stationnaire B=-Be. orienté
4 figure 1 - Roue de BARLOW
normalement au disque (figure 1).
On note a le rayon du disque et ل son moment d’inertie par rapport à son axe
(Oz). Afin de simplifier l’étude, on suppose que le courant arrive en 0 et qu’il quitte
la roue au point / en circulant en ligne droite.
On néglige la résistance du disque et celle du générateur. On néglige
l'inductance propre du circuit.
Le référentiel du laboratoire (N)=(0,x,y,z) muni de la base (ee) est
Epreuve de Physique 1 1/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun - Session 2019 - Filière PSI
supposé galiléen.
1. La roue est initialement immobile. À l'instant /=0, on ferme l'interrupteur
(K). Prévoir, en le justifiant, le sens de rotation de la roue.
2. Exprimer le vecteur vitesse v(M /01( d’un point M du segment OI, situé à la
distance r= اسم du centre O, en fonction de ه et r. En déduire le champ
électromoteur En (M), dit de Lorentz au point M .
3. En exprimant la circulation de En (M) entre le point O et le point /, calculer
la force électromotrice induite e, - On posera dans la suite e, =-k,w , où ا est
une constante positive que l’on exprimera en fonction des données.
4. Exprimer la force élémentaire de Laplace dFi qui s’exerce sur un élément dr
de la ligne du courant O/. Exprimer le moment résultant Mo: des forces de
Laplace agissant sur la roue. On posera dans la suite Moz = ونب
5. La roue est soumise à l’action des forces de frottement. Lorsque la vitesse
angulaire de rotation de la roue passe de 0 à م positive, le moment de ces
forces peut être modélisé par M,=-M,-yw, où M, et y sont des constantes
positives .
5.1. Déterminer la condition sur la tension U pour que la roue se mette en
rotation avec une vitesse angulaire w positive. On suppose que cette condition
est satisfaite dans la suite.
5.2. Appliquer à la roue le théorème du î
moment cinétique projeté sur l'axe de
rotation. En déduire l’équation mécanique 2 ›
régissant le mouvement de la roue. cor|( )
6. Le schéma électrique équivalent au I
système étudié est donné par la figure 2. (0
Appliquer la loi des mailles dans le circuit “أ
électrique équivalent et en déduire ou”
l’équation électrique du système étudié. Figure 2
7. À partir des deux équations, mécanique et électrique, montrer que l’équation
d’évolution de la vitesse angulaire w se met sous la forme :
Donner l’expression de + et celle de w, en fonction des données
8. Donner la solution w(#) . Interpréter le résultat.
9. On suppose que le régime permanent est établi. Établir l’expression de la
puissance fournie par la source de tension. Sous quelle forme cette puissance
est-elle convertie ?
10. Calculer la puissance du moteur ainsi constitué lorsque la roue effectue n
tours par seconde.
Epreuve de Physique 1 2/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun - Session 2019 - Filière PSI
Partie 2
Étude d’un gyropode
Le 5 e gway es t un gyro p 0 de si Poignée #الممسمنعة
électrique écologique et fashion qui \ ل
diminue la congestion routière, les —e md
émissions de gaz à effet de serre et la Barre d'appel
consommation de carburant. Véritable
bijou technologique, il est constitué d'Une عمس droite, \ p
plate-forme munie dedeux roues \ 7 مسشس سي
parallèles indépendantes sur laquelle \ ë
l’utilisateur se tient debout en se tenant à
un manche de maintien et de conduite
(figure 3). Il faut juste incliner le guidon
d’un côté ou de l’autre pour tourner, et
pour faire avancer ou reculer l’engin. Le
basculement du guidon vers l’avant
permet de déclencher ‘une phase
d’accélération et vers l’arrière une phase
de décélération. À l’arrêt, l’équilibre est
obtenu sans que l’utilisateur ne pose le
pied à terre. Figure 3
Plate-forme
Le sujet de cette partie s’intéresse à l’étude des différents éléments entrant
dans la constitution de ce véhicule électrique.
1. Détermination de la constante de f.é.m. du moteur
Le moteur de traction de chacune des deux roues du أ 0
véhicule utilisé est à aimants permanents, donc à excitation
indépendante. Le modèle de THEVENIN équivalent à l’induit R
du moteur est caractérisé par une f.é.m. E=-kn en série
avec une résistance R=45m2. k, est la constante de f.é.m. 2. |
du moteur et n est sa fréquence de rotation (en tr.min”'). Le مزلي
schéma équivalent de l’induit du moteur est donné par la
figure 4.
Figure 4
1.1. Préciser l’inducteur et son rôle pour le moteur à courant continu utilisé dans
ce véhicule.
1.2. Les caractéristiques nominales du moteur de traction de chaque roue sont
données dans le tableau ci-dessous. On mesure une force électromotrice
Epreuve de Physique 1 3/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun - Session 2019 - Filière PSI
Tension d’induit nominale U, - 7
Intensité nominale du courant dans l’induit 1, =90A
Tension d’excitation nominale U…, =108V
Intensité nominale du courant dans l’inducteur 1, - 4
Vitesse de rotation nominale n, = 1500tr.min”
Puissance utile nominale ط =1,73kW
En supposant que le moteur fonctionne sous les conditions nominales,
exprimer puis calculer numériquement :
- la constante k, ;
- la puissance totale absorbée par le moteur P, ;
- le rendement du moteur, n, ;
- la puissance perdue, P,.
1.3. L'énergie électrique nécessaire au fonctionnement du véhicule étudié est
fournie par deux batteries de tension U,=24V associées en dérivation. Pour
une durée de /,=90min en conduite douce, le courant moyen débité par
l’association des deux batteries est de /,- 404.
Quelle doit être la capacité 0 (en Ah) 33,3 Ah
des batteries pour cette durée de | Durée de vie › 1000 cycles
fonctionnement ? La batterie dont les Temps de charge 87
caractéristiques sont données dans le Température -10 50°C
tableau ci-contre convient-elle ? d'utilisation
2. Étude du hacheur de tension alimentant le moteur
Pour pouvoir faire varier la # uL
fré i t 1
réquence de rotation du moteur donc la 1 سر ; 99
vitesse du gyropode, on interpose un ir En ;
hacheur entre la source de tension fixe
(batteries embarquées) et l'induit du R
moteur. Le dispositif de la figure 5 est un ب
hacheur de tension. Il alimente le moteur
d’une des deux roues du véhicule. sp ( D ë
L’interrupteur électronique JL
unidirectionnel K , la diode D et
l'inductance ا sont supposés parfaits. Figure 5
L’interrupteur K est commandé par une tension de commande de période de
hachage T, et de rapport cyclique à :
| +. ‹+157 pour tE [o, at, ] : Æ est fermé et D est bloquée
u "om 0 =
0 إ - . - -157 pour ‘E [eT, 7 | : عا est ouvert et D est passante
Epreuve de Physique 1 4/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun - Session 2019 - Filière PSI
La tension de commande est élaborée à partir des signaux gérant la mise en
marche du moteur et la variation de vitesse du moteur.
On donne la période de hachage T, =0,20ms et le rapport cyclique a=0,75.
2.1. Quel composant électronique peut-on utiliser comme interrupteur commandé
2.2. Quels sont les rôles respectifs de l’inductance de lissage ا et de la diode D ?
Quel nom donne-t-on à la diode ?
2.3. Représenter sur votre copie l’allure, en fonction du temps, de la tension ما
aux bornes de la diode.
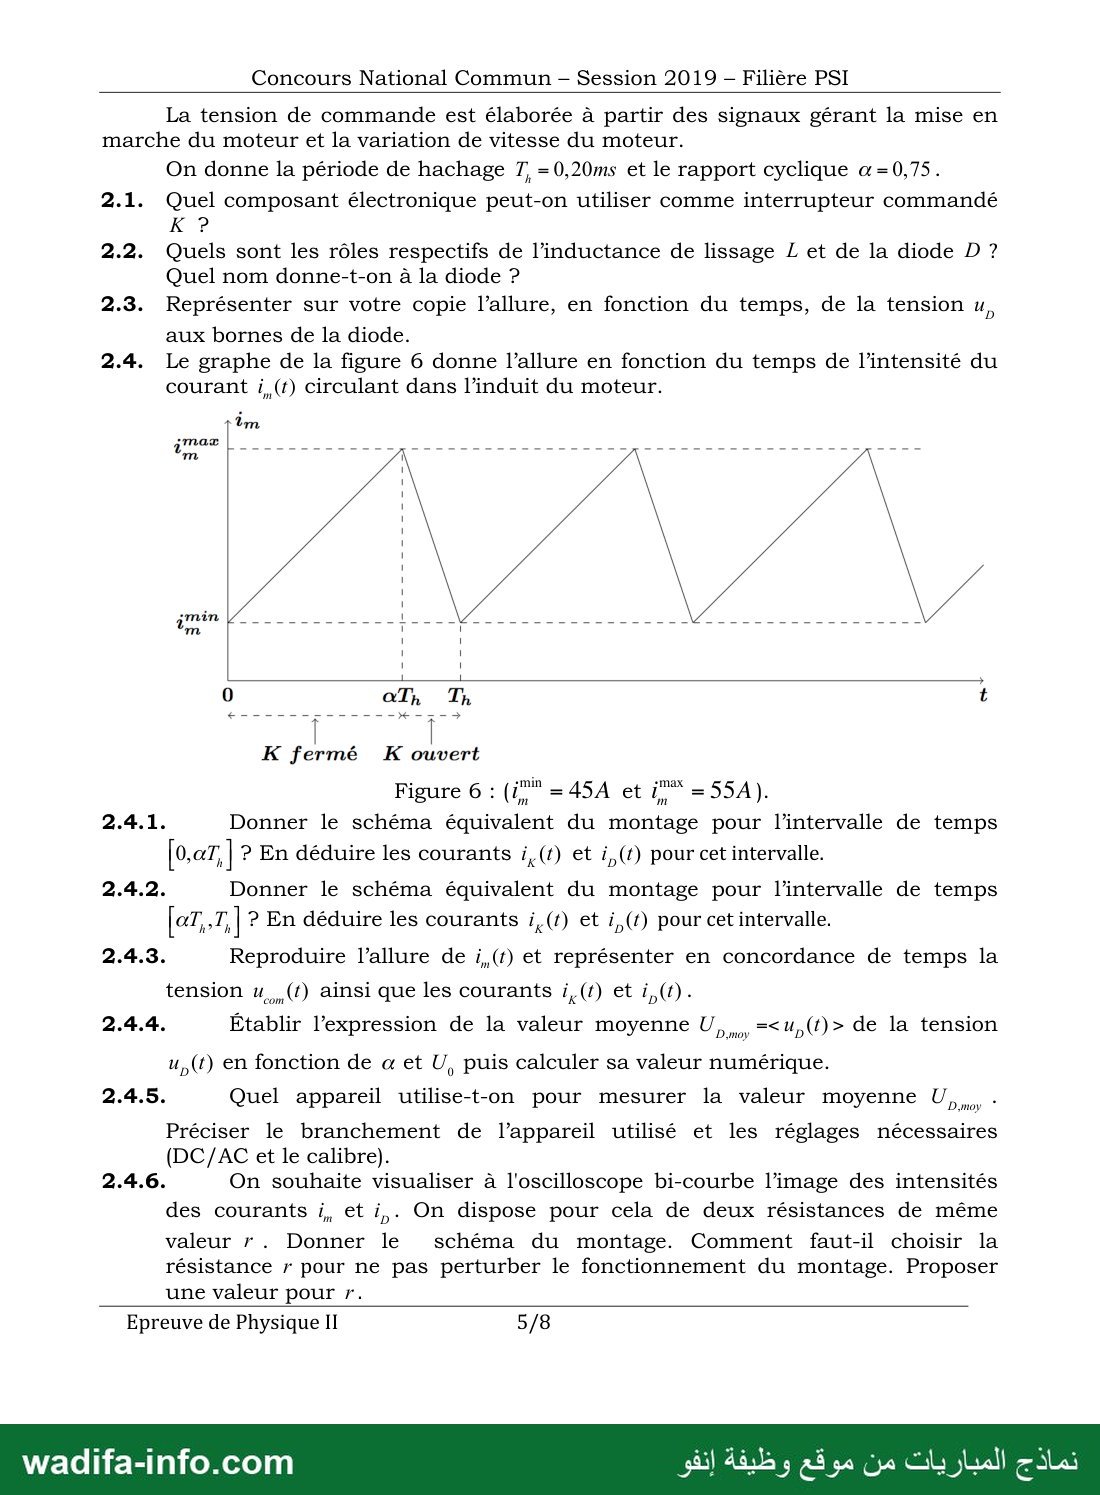
2.4. Le graphe de la figure 6 donne l’allure en fonction du temps de l’intensité du
courant i (f) circulant dans l’induit du moteur.
K fermé K ouvert
Figure 6 : (i"" = 45A et i""* =55A).
2.4.1. Donner le schéma équivalent du montage pour l’intervalle de temps
(0,07, | 2 En déduire les courants ;,(t) et i,({) pour cet intervalle.
2.4.2. Donner le schéma équivalent du montage pour l'intervalle de temps
|] 2 En déduire les courants )0( et /,(t) pour cet intervalle.
2.4.3. Reproduire l’allure de i,(t) et représenter en concordance de temps la
tension u_,,(t) ainsi que les courants ;,(#) et i,,(#).
2.4.4. Établir l’expression de la valeur moyenne U =‹u,(t)› de la tension
D,ymoy
u,(t) en fonction de « et U, puis calculer sa valeur numérique.
2.4.5. Quel appareil utilise-t-on pour mesurer la valeur moyenne U
D,moy "
Préciser le branchement de l’appareil utilisé et les réglages nécessaires
(DC/AC et le calibre).
2.4.6. On souhaite visualiser à l'oscilloscope bi-courbe l’image des intensités
des courants ىأ et i,. On dispose pour cela de deux résistances de même
valeur 7 . Donner le schéma du montage. Comment faut-il choisir la
résistance r pour ne pas perturber le fonctionnement du montage. Proposer
une valeur pour r.
Epreuve de Physique 1 5/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun - Session 2019 - Filière PSI
2.4.7. Expliquer brièvement le rôle du hacheur de tension étudié.
3. Mise en marche et arrêt véhicule
Un capteur d’inclinaison (ou Tilt sensor en anglais) est un composant
électronique de petite taille et peu coûteux capable de changer d’état au delà d’un
certain angle d’inclinaison. Le principe est simple, en position verticale le capteur se
comporte comme un interrupteur normalement fermé, mais lorsque son inclinaison
évolue au delà d’une certaine valeur, le contact mécanique (1 ou 2 billes ou du
mercure) se déplace et ouvre le circuit.
Les amplificateurs opérationnels, supposés idéaux et de tensions de
saturation +V,, ==15V , sont alimentés sous les tensions +V,. =+15V et HV, =-15V .
3.1. Mise en forme du signal issu du capteur
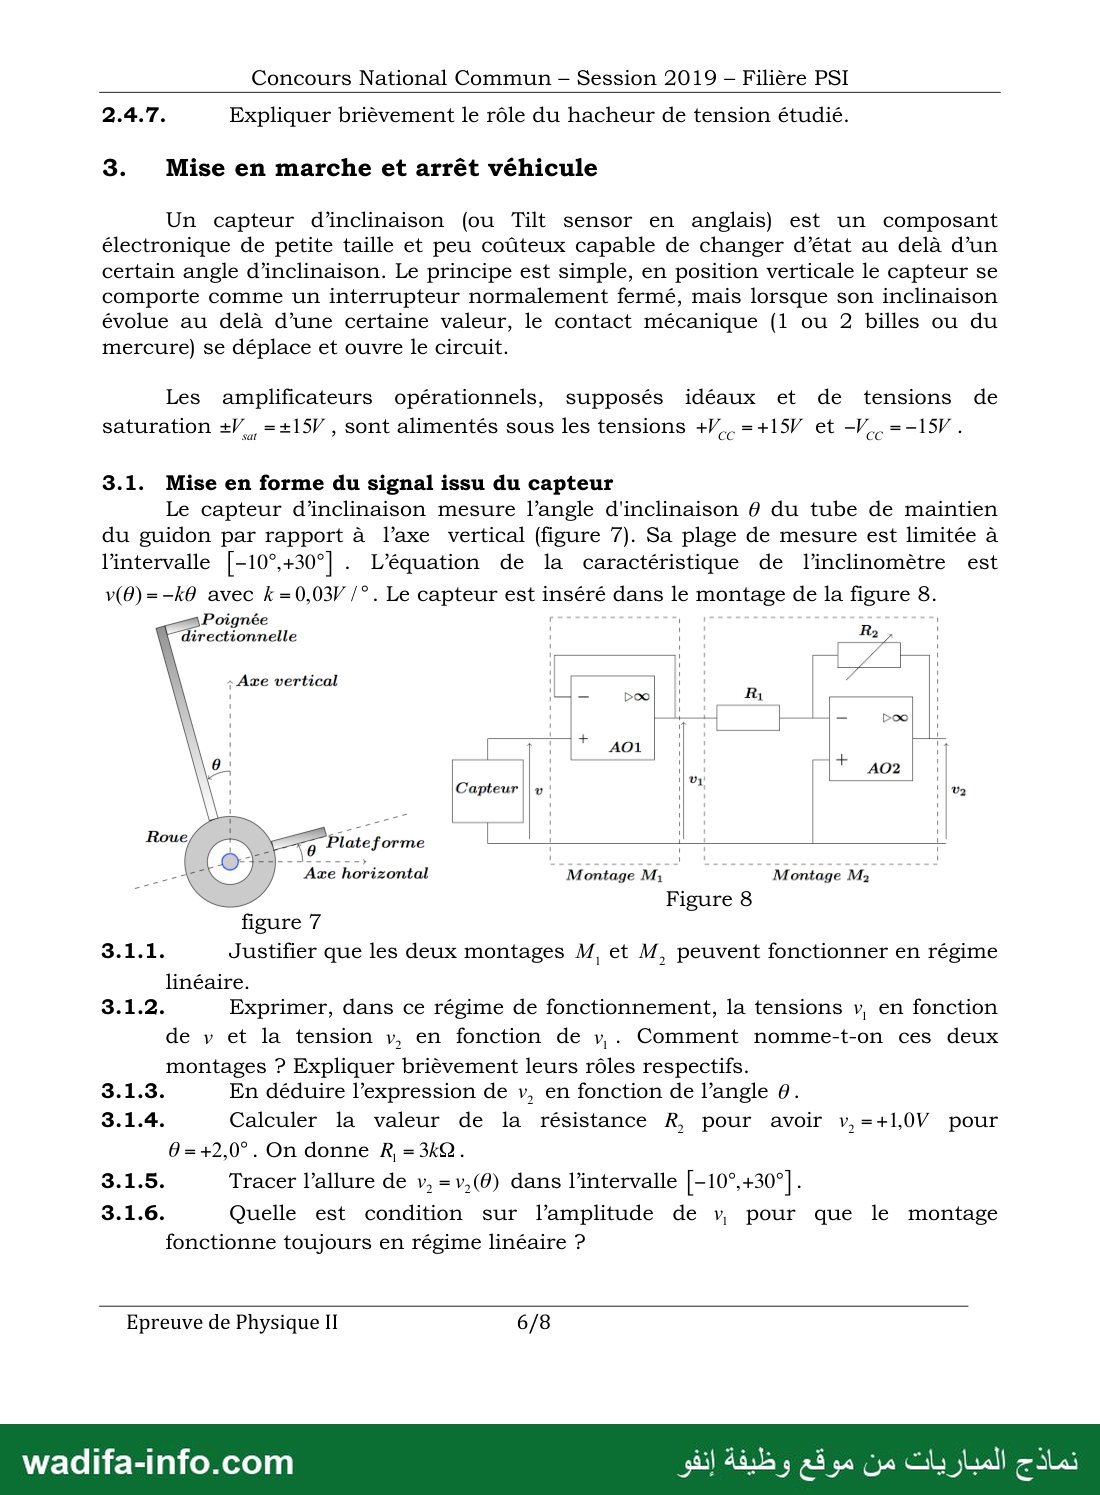
Le capteur d’inclinaison mesure l’angle d'inclinaison 6 du tube de maintien
du guidon par rapport à l’axe vertical (figure 7). Sa plage de mesure est limitée à
l’intervalle [-10°,+30°] . L’équation de la caractéristique de l’inclinomètre est
v(0)=-k0 avec 7 - 0,037 /°. Le capteur est inséré dans le montage de la figure 8.
Poignée H ' !
irectionnelle
+ Axe vertical
1 —- poo
Capteur || v ونأ © ! ا
Montage M, Montage M2
Figure 8
figure 7
3.1.1. Justifier que les deux montages M, et M, peuvent fonctionner en régime
linéaire.
3.1.2. Exprimer, dans ce régime de fonctionnement, la tensions v, en fonction
de v et la tension v, en fonction de y. Comment nomme-t-on ces deux
montages 2 Expliquer brièvement leurs rôles respectifs.
3.1.3. En déduire l’expression de v, en fonction de l’angle 0.
3.1.4. Calculer la valeur de la résistance R, pour avoir v,=+1,0V pour
0=+2,0°. On donne R, - 6.
3.1.5. Tracer l'allure de v, =v,(0) dans l’intervalle [-10°,+30°].
3.1.6. Quelle est condition sur l’amplitude de v, pour que le montage
fonctionne toujours en régime linéaire 2
Epreuve de Physique 1 6/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun - Session 2019 - Filière PSI
3.2. Mise en marche et arrêt du véhicule
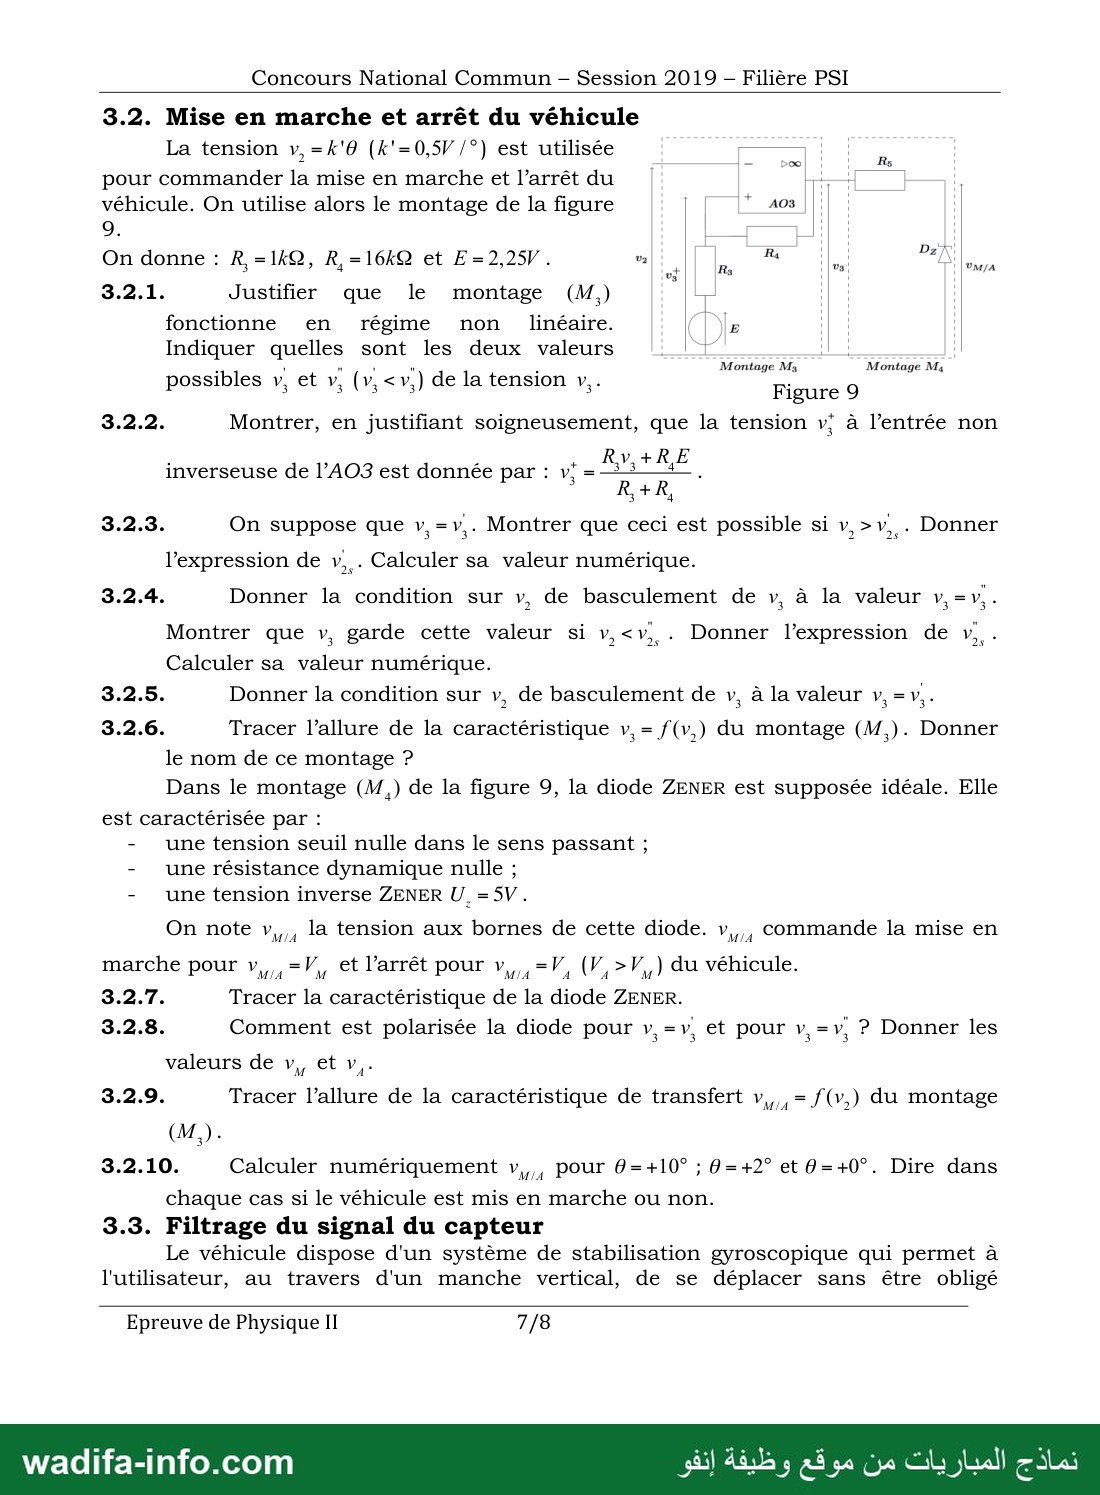
La tension v, =k'0 (k'=0,5V /°) est utilisée
pour commander la mise en marche et l’arrêt du
véhicule. On utilise alors le montage de la figure [17 408
On donne : R,=1kQ, R,=16kQ et E=2,25V. “li ١ »ء IR أ" ER
3.2.1. Justifier que le montage (M,) ° لا ْ ١
fonctionne en régime non linéaire. Ce
Indiquer quelles sont les deux valeurs ا ب أ
Montage M3 Montage M4
possibles v, et v; (v,‹v,) de la tension v,. Fins 9
3.2.2. Montrer, en justifiant soigneusement, que la tension v; à l’entrée non
inverseuse de l’AO3 est donnée par : v; = RE ‘
3.2.3. On suppose que v,=v,. Montrer que ceci est possible si v,›v, . Donner
l’expression de v,. Calculer sa valeur numérique.
3.2.4. Donner la condition sur v, de basculement de v, à la valeur v,=v..
Montrer que v, garde cette valeur si v,‹v,, . Donner l’expression de v,.
Calculer sa valeur numérique.
3.2.5. Donner la condition sur v, de basculement de v, à la valeur v,= v, :
3.2.6. Tracer l’allure de la caractéristique v, = /(v,) du montage (M,). Donner
le nom de ce montage 2
Dans le montage (M,) de la figure 9, la diode ZENER est supposée idéale. Elle
est caractérisée par :
- une tension seuil nulle dans le sens passant ;
- une résistance dynamique nulle ;
- Une tension inverse ZENER U_=5V.
On note رب la tension aux bornes de cette diode. v,,, commande la mise en
marche pour v,, =Y, et l'arrêt pour حيبي (V, ›V,,) du véhicule.
3.2.7. Tracer la caractéristique de la diode ZENER.
3.2.8. Comment est polarisée la diode pour v,=v, et pour v,=v, ? Donner les
valeurs de رض et v,-
3.2.9. Tracer l’allure de la caractéristique de transfert v,, = /(v,) du montage
3.2.10. Calculer numériquement ريد Pour 0=+10° ; 0=+2° et 0=+0°. Dire dans
chaque cas si le véhicule est mis en marche ou non.
3.3. Filtrage du signal du capteur
Le véhicule dispose d'un système de stabilisation gyroscopique qui permet à
l'utilisateur, au travers d'un manche vertical, de se déplacer sans être obligé
Epreuve de Physique 1 7/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun - Session 2019 - Filière PSI
d'assurer son équilibre. Afin de gérer la variation de vitesse du moteur, le signal v,
est tout d’abord appliqué à un système électronique. En régime sinusoïdal à la
pulsation مه et en utilisant la notation complexe, la fonction de transfert du système
est modélisée par :
ل - مع
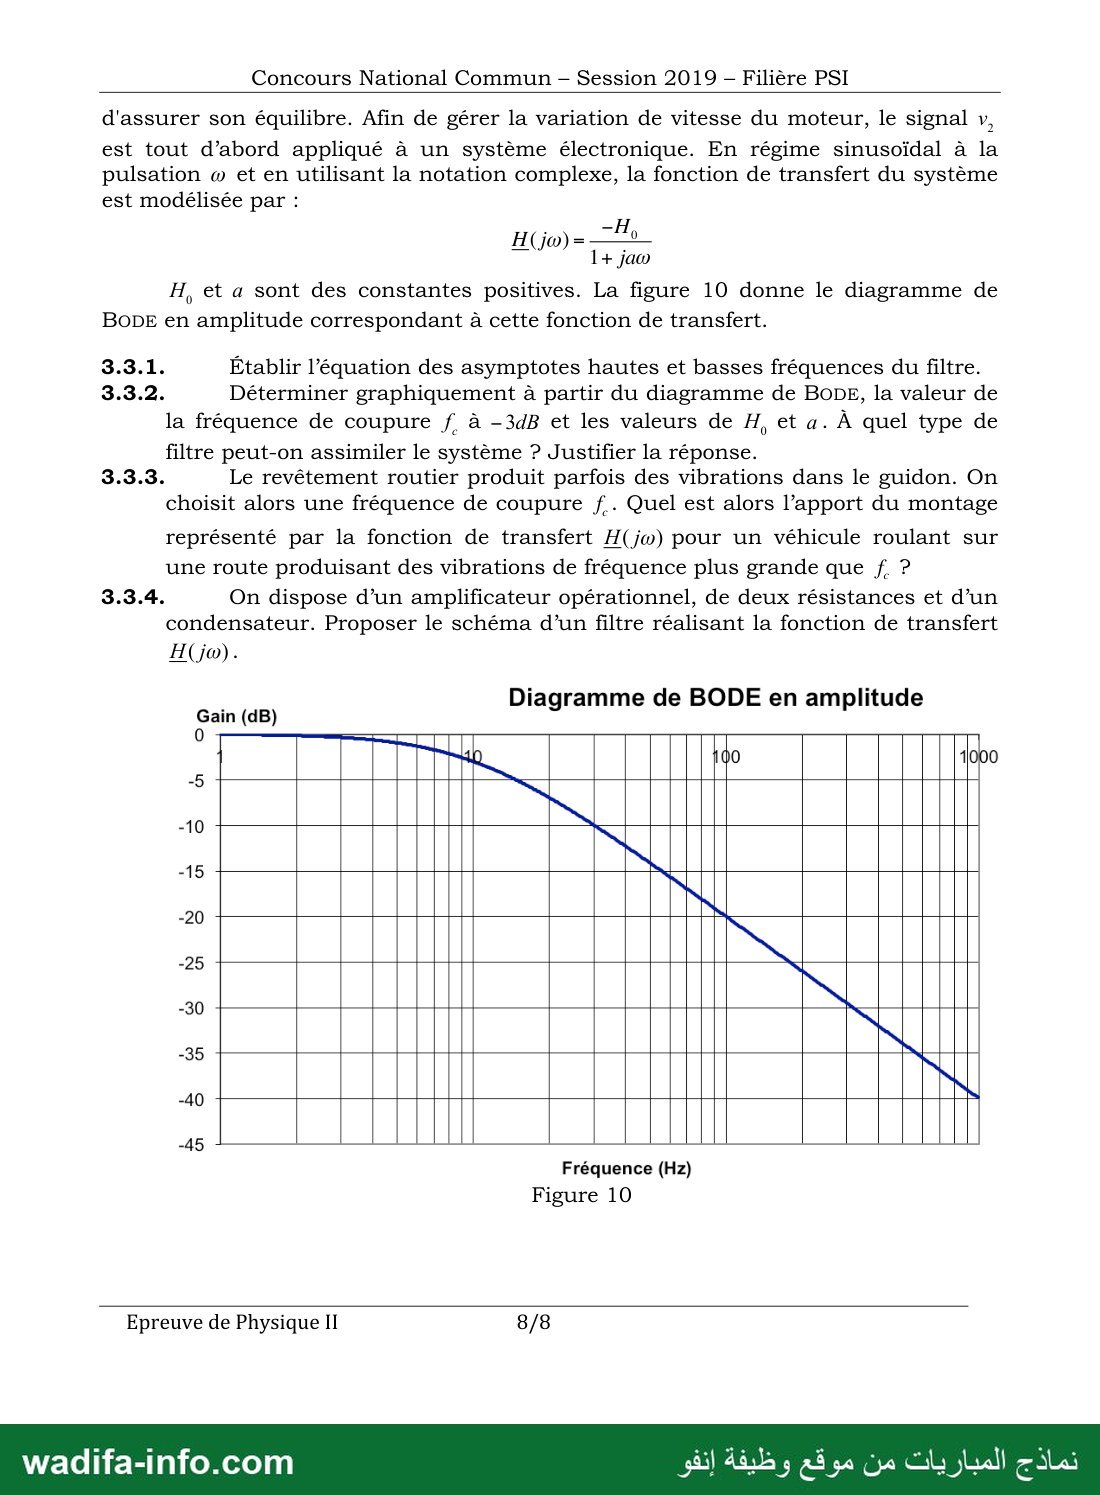
H, et a sont des constantes positives. La figure 10 donne le diagramme de
BODE en amplitude correspondant à cette fonction de transfert.
3.3.1. Établir l’équation des asymptotes hautes et basses fréquences du filtre.
3.3.2. Déterminer graphiquement à partir du diagramme de BODE, la valeur de
la fréquence de coupure f. à -3dB et les valeurs de H, et a. À quel type de
filtre peut-on assimiler le système ? Justifier la réponse.
3.3.3. Le revêtement routier produit parfois des vibrations dans le guidon. On
choisit alors une fréquence de coupure f.. Quel est alors l’apport du montage
représenté par la fonction de transfert H(jœw) pour un véhicule roulant sur
une route produisant des vibrations de fréquence plus grande que f. 2
3.3.4. On dispose d’un amplificateur opérationnel, de deux résistances et d’un
condensateur. Proposer le schéma d’un filtre réalisant la fonction de transfert
Diagramme de BODE en amplitude
Gain (dB)
100
Fréquence (Hz)
Figure 10
Epreuve de Physique 1 8/8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce modèle est l'épreuve de Physique II du Concours National Commun (CNC) marocain, session 2019, filière PSI (8 pages). Deux parties indépendantes : Partie 1 (4 points) – principe du moteur à courant continu (roue de Barlow) ; Partie 2 (16 points) – étude d'un gyropode : moteur, hacheur série, capteur d'inclinaison, comparateur à hystérésis et filtrage. Voici une correction proposée avec la numérotation du sujet.
Conseil : en électromécanique, fixez les orientations (sens de i, de ω, de e) dès la première question et gardez-les : la plupart des erreurs de signe viennent d'un changement de convention en cours de route.
Partie 1 – Principe du moteur à courant continu (roue de Barlow)
Repère : uz sort de la feuille, B = −B·uz (entrant), le courant va de O (centre) à I (point le plus bas), soit dans le sens −uy le long de OI.
1. Sur un élément dr de OI : dF = i·dl∧B = i(−dr·uy)∧(−B·uz) = iB·dr·ux. Le segment OI, situé sous O, est poussé vers +ux : le moment par rapport à O est selon +uz. La roue tourne dans le sens trigonométrique (ω > 0) vue depuis l'observateur (c'est cohérent avec la loi de Lenz : le mouvement crée une f.é.m. qui s'oppose au courant, voir 3).
2. M sur OI : OM = −r·uy. v(M/ℜ) = ω·uz∧(−r·uy) = rω·ux. Champ électromoteur de Lorentz : Em = v∧B = rω·ux∧(−B·uz) = rωB·uy.
3. eOI = ∫OI Em·dl avec dl = −dr·uy : eOI = −∫0a ωBr dr = −ωBa2/2. D'où eOI = −keω avec ke = Ba2/2.
4. dFL = i·dr∧B = iB·dr·ux (dr orienté de O vers I). Moment en O : MO,L = ∫ (−r·uy)∧(iB·dr·ux) = iB∫0a r dr·uz = (iBa2/2)·uz = kei·uz. On retrouve la même constante ke qu'en 3 (conservation de la puissance du couplage électromécanique).
5.1. Au démarrage ω = 0, donc eOI = 0 et i = U/R. La roue démarre si le couple moteur dépasse le couple de frottement statique M0 : keU/R > M0, soit U > R·M0/ke = 2RM0/(Ba2).
5.2. Théorème du moment cinétique sur l'axe fixe Oz (référentiel galiléen) : J·dω/dt = kei − M0 − γω (équation mécanique).
6. Loi des mailles dans le sens de i (U et eOI en convention générateur, inductance négligée) : R·i = U + eOI, soit R·i = U − keω (équation électrique).
7. On remplace i = (U − keω)/R dans l'équation mécanique : J·dω/dt = keU/R − M0 − (γ + ke2/R)ω, d'où dω/dt + ω/τ = ωl/τ avec
τ = JR/(ke2 + γR) et ωl = (keU − RM0)/(ke2 + γR).
8. Avec ω(0) = 0 : ω(t) = ωl(1 − e−t/τ). La vitesse croît exponentiellement et tend vers la vitesse limite ωl (atteinte à 1 % près au bout de 5τ). La vitesse est limitée par les frottements et surtout par la f.é.m. induite, qui réduit le courant quand ω augmente (loi de Lenz). ωl > 0 correspond bien à la condition 5.1.
9. En régime permanent : il = (U − keωl)/R = (γU + keM0)/(ke2 + γR). Puissance fournie par la source : P = U·il = U(γU + keM0)/(ke2 + γR). Bilan : en multipliant l'équation électrique par i : U·i = R·i2 + keω·i, et en régime permanent kei·ω = (M0 + γω)ω. La puissance est donc convertie en effet Joule dans R (R·il2) et, via la conversion électromécanique (keiω), en puissance mécanique entièrement dissipée par les frottements (chaleur), puisque la roue n'entraîne aucune charge.
10. n tours par seconde : ω = 2πn. Puissance du moteur = puissance des forces de Laplace : Pm = MO,L·ω = keiω, avec i = (U − 2πnke)/R :
Pm = 2πn·ke(U − 2πn·ke)/R = πnBa2(U − πnBa2)/R. (La puissance utile disponible sur l'arbre vaut Pm − (M0 + 2πnγ)·2πn.)
Partie 2 – Étude d'un gyropode
1. Constante de f.é.m. du moteur
1.1. L'inducteur est la partie fixe (stator), ici constituée d'aimants permanents. Son rôle est de créer le champ magnétique (le flux d'excitation) dans lequel tourne l'induit (rotor) : c'est ce champ qui permet la conversion électromécanique (f.é.m. induite et couple de Laplace).
1.2. Loi des mailles (figure 4, E orientée dans le sens de I) : U = R·I − E. Au point nominal, E = R·IN − UN = 0,045 × 90 − 24 = −19,95 V ≈ −20 V, ce qui est cohérent avec la mesure.
- k'e = −E/nN = 20/1500 ≈ 1,33×10⁻² V/(tr·min-1) (soit 0,127 V·s·rad-1 en unités SI).
- Pa = UNIN + UexNIexN = 24 × 90 + 108 × 1,5 = 2160 + 162 = 2322 W (réponse probable : l'énoncé parle de puissance « totale » et donne les grandeurs d'excitation).
- ηm = PuN/Pa = 1730/2322 ≈ 0,745 (74,5 %).
- Pp = Pa − PuN = 2322 − 1730 = 592 W.
Remarque : l'énoncé dit l'inducteur à aimants permanents, ce qui ne consomme aucune puissance d'excitation. Si l'on ne compte que l'induit : Pa = 2160 W, ηm ≈ 80,1 %, Pp = 430 W (dont R·IN2 ≈ 364 W de pertes Joule dans l'induit et ≈ 66 W de pertes mécaniques et magnétiques). Signalez cette incohérence sur la copie et indiquez l'hypothèse retenue.
1.3. Q = I0·t0 = 40 A × 1,5 h = 60 Ah pour l'association. Les deux batteries identiques en dérivation se partagent le courant (20 A chacune) : chacune doit fournir 30 Ah. La batterie proposée (33,3 Ah par batterie, soit 66,6 Ah pour les deux) convient, avec une petite marge ; sa plage de température (−10 à 50 °C) est compatible avec un usage extérieur.
2. Hacheur de tension alimentant le moteur
2.1. Un transistor fonctionnant en commutation (bloqué/saturé) : transistor MOSFET de puissance, IGBT ou transistor bipolaire de puissance.
2.2. L'inductance de lissage L limite l'ondulation du courant im dans l'induit (le courant ne peut pas varier brutalement) et assure la conduction continue. La diode D assure la continuité du courant dans la charge inductive quand K s'ouvre ; sans elle, l'ouverture de K créerait une surtension (L·di/dt) qui le détruirait. On l'appelle diode de roue libre.
2.3. Pour t ∈ [0, αTh] : K fermé, D bloquée, uD = U0 = 24 V. Pour t ∈ [αTh, Th] : D passante (idéale), uD = 0. Allure : créneau périodique de période Th = 0,20 ms, valant 24 V pendant αTh = 0,15 ms puis 0 V pendant 0,05 ms.
2.4.1. Sur [0, αTh] : K est remplacé par un fil, D par un interrupteur ouvert ; la source U0 alimente directement la branche L, R, e : U0 = L·dim/dt + R·im + e. iD = 0 et iK = im, qui croît (quasi linéairement) de immin = 45 A à immax = 55 A : iK(t) ≈ 45 + 10·t/(αTh) (en A).
2.4.2. Sur [αTh, Th] : K ouvert, D est un fil ; la branche L, R, e est court-circuitée par la diode : 0 = L·dim/dt + R·im + e. iK = 0 et iD = im, qui décroît de 55 A à 45 A : iD(t) ≈ 55 − 10·(t − αTh)/((1 − α)Th).
2.4.3. Chronogrammes à tracer l'un sous l'autre, sur une même échelle de temps :
| Intervalle | ucom | im | iK | iD |
|---|---|---|---|---|
| [0 ; 0,15 ms] | +15 V | rampe 45 → 55 A | = im (45 → 55 A) | 0 |
| [0,15 ; 0,20 ms] | −15 V | rampe 55 → 45 A | 0 | = im (55 → 45 A) |
iK est formé des rampes montantes de im séparées par des paliers nuls ; iD des rampes descendantes ; on a toujours im = iK + iD.
2.4.4. ⟨uD⟩ = (1/Th)∫0αTh U0 dt = α·U0 = 0,75 × 24 = 18 V.
2.4.5. Un voltmètre (multimètre numérique) placé en dérivation aux bornes de la diode (borne V côté cathode, COM côté anode), en position DC (mesure de la valeur moyenne), sur le calibre immédiatement supérieur à 18 V (par exemple 20 V ; commencer par le plus grand calibre en cas de doute).
2.4.6. On insère une petite résistance r en série avec la diode et une autre en série avec l'induit, toutes deux reliées au même point (la ligne inférieure du montage), qui sert de masse commune à l'oscilloscope. La voie 1 prise sur la résistance de l'induit donne r·im ; la voie 2 prise sur celle de la diode donne −r·iD (on inverse la voie 2 avec la fonction INV). Pour ne pas perturber le montage, la chute r·i doit être négligeable devant les tensions du circuit et r doit être très petite devant la résistance de l'induit (R = 45 mΩ) : r ≪ 45 mΩ. Valeur proposée : r ≈ 1 mΩ (résistance de shunt), ce qui donne des signaux de 45 à 55 mV, lisibles sur un calibre de 10 à 20 mV/div.
2.4.7. Le hacheur série transforme la tension continue fixe U0 des batteries en une tension de valeur moyenne réglable αU0. Comme n ≈ (αU0 − R·I)/k'e, faire varier le rapport cyclique α permet de régler la vitesse du moteur, avec un très bon rendement (interrupteurs idéaux non dissipatifs).
3. Mise en marche et arrêt du véhicule
3.1.1. Dans M1, la sortie de AO1 est reliée directement à son entrée inverseuse ; dans M2, R2 relie la sortie de AO2 à son entrée inverseuse. Chaque AO possède une contre-réaction sur l'entrée « − » : le régime linéaire est possible (tant que les sorties ne dépassent pas ±Vsat).
3.1.2. M1 : V+ = v, V− = v1, ε = 0 ⇒ v1 = v : suiveur. Rôle : adaptateur d'impédance ; son impédance d'entrée infinie ne prélève aucun courant sur le capteur, dont la tension n'est donc pas perturbée par le reste du circuit. M2 : V+ = V− = 0, et le même courant traverse R1 et R2 : v1/R1 = −v2/R2 ⇒ v2 = −(R2/R1)·v1 : amplificateur inverseur. Rôle : amplifier le signal du capteur (et en changer le signe).
3.1.3. v2 = −(R2/R1)(−kθ) = (R2/R1)·k·θ.
3.1.4. R2 = R1·v2/(kθ) = 3×103 × 1,0/(0,03 × 2,0) = 50 kΩ. On en déduit v2 = 0,5·θ (V, θ en degrés), ce que confirme le k' = 0,5 V/° de la partie 3.2.
3.1.5. v2(θ) = 0,5·θ : segment de droite passant par l'origine, de −5 V pour θ = −10° à +15 V pour θ = +30°. L'extrémité θ = +30° atteint juste la saturation Vsat = 15 V : tout le domaine de mesure est en régime linéaire.
3.1.6. Il faut |v2| ≤ Vsat, soit |v1| ≤ Vsat·R1/R2 = 15 × 3/50 = 0,9 V (la condition |v1| ≤ 15 V pour AO1 est alors automatiquement vérifiée). Ici v1 = −0,03θ varie de +0,3 V à −0,9 V : la condition est remplie.
3.2. Mise en marche et arrêt du véhicule
3.2.1. Dans M3, la sortie de AO3 est ramenée sur l'entrée non inverseuse (par R4) et il n'y a aucune liaison vers l'entrée « − » : réaction positive, le montage est instable en linéaire et fonctionne en saturation. Les deux valeurs possibles sont v'3 = −Vsat = −15 V et v''3 = +Vsat = +15 V.
3.2.2. Aucun courant n'entre dans l'entrée « + ». Le nœud « + » est relié à E par R3 et à v3 par R4 ; le théorème de Millman donne v3+ = (E/R3 + v3/R4)/(1/R3 + 1/R4), soit v3+ = (R3v3 + R4E)/(R3 + R4).
3.2.3. v3 = −Vsat exige ε = v3+ − v2 < 0, avec v3+ calculé pour v3 = −Vsat : v2 > v'2s = (R4E − R3Vsat)/(R3 + R4) = (16 × 2,25 − 1 × 15)/17 = 21/17 ≈ 1,24 V.
3.2.4. Partant de v3 = v'3, la sortie bascule à v''3 quand ε devient positif, c'est-à-dire quand v2 devient inférieure à v'2s ≈ 1,24 V. Une fois v3 = +Vsat, v3+ = v''2s et ε > 0 tant que v2 < v''2s, avec v''2s = (R4E + R3Vsat)/(R3 + R4) = (36 + 15)/17 = 3,0 V.
3.2.5. Partant de v3 = v''3, la sortie bascule à v'3 quand v2 dépasse v''2s = 3,0 V.
3.2.6. Cycle d'hystérésis : v3 = +15 V pour v2 < 1,24 V ; v3 = −15 V pour v2 > 3,0 V ; entre les deux, la sortie garde son état précédent. En v2 croissante, descente verticale à 3,0 V ; en v2 décroissante, montée verticale à 1,24 V (cycle centré sur 2,12 V, de largeur 1,76 V). C'est un comparateur à hystérésis inverseur (trigger de Schmitt inverseur). En angle : seuils θ = 1,24/0,5 ≈ 2,5° et θ = 3,0/0,5 = 6°.
3.2.7. Caractéristique i = f(u) de la Zener idéale (u = tension anode-cathode en convention récepteur) : demi-droite verticale u = 0 pour i > 0 (sens passant, seuil nul, résistance nulle) ; i = 0 pour −Uz < u < 0 (bloquée) ; demi-droite verticale u = −Uz = −5 V pour i < 0 (effet Zener).
3.2.8. La cathode de DZ est du côté de R5, l'anode à la masse ; vM/A est la tension cathode-masse.
- v3 = v'3 = −15 V : le courant traverse la diode de la masse vers R5, elle est polarisée en direct : vM/A = 0.
- v3 = v''3 = +15 V : la diode est polarisée en inverse et, comme 15 V > Uz, elle fonctionne en régime Zener : vM/A = Uz = 5 V (R5 absorbe la différence 10 V).
Comme VA > VM : VM = 0 V (marche, v3 = −15 V) et VA = 5 V (arrêt, v3 = +15 V).
3.2.9. vM/A = f(v2) reproduit le cycle de 3.2.6 avec les niveaux 5 V (au lieu de +15 V) et 0 V (au lieu de −15 V) : vM/A = 5 V pour v2 < 1,24 V, 0 V pour v2 > 3,0 V, hystérésis entre les deux (basculement vers 0 à 3,0 V en montée, vers 5 V à 1,24 V en descente).
3.2.10. v2 = 0,5·θ :
- θ = +10° : v2 = 5 V > 3,0 V ⇒ v3 = −15 V ⇒ vM/A = 0 V = VM : véhicule en marche.
- θ = +2° : v2 = 1 V < 1,24 V ⇒ v3 = +15 V ⇒ vM/A = 5 V = VA : arrêt.
- θ = 0° : v2 = 0 < 1,24 V ⇒ vM/A = 5 V : arrêt.
Entre 2,5° et 6°, l'état dépend de l'histoire (hystérésis) : de petites oscillations du guidon autour d'un seuil ne provoquent pas de marches/arrêts intempestifs.
3.3. Filtrage du signal du capteur
3.3.1. GdB = 20·log H0 − 10·log(1 + a2ω2). Basses fréquences (aω ≪ 1) : H ≈ −H0, asymptote horizontale GdB = 20·log H0. Hautes fréquences (aω ≫ 1) : H ≈ −H0/(jaω), asymptote GdB = 20·log H0 − 20·log(aω), de pente −20 dB/décade. Les deux se coupent en ω = 1/a.
3.3.2. Lecture du diagramme : palier BF à 0 dB ⇒ H0 = 1. La courbe vaut −20 dB à 100 Hz et −40 dB à 1000 Hz (pente −20 dB/décade, asymptote atteinte) : l'asymptote HF coupe 0 dB à fc = 10 Hz, où la courbe passe bien à environ −3 dB. a = 1/(2πfc) = 1/(20π) ≈ 1,6×10⁻² s (15,9 ms). C'est un filtre passe-bas du premier ordre (inverseur) : gain constant en BF, atténuation de 20 dB par décade au-delà de fc.
3.3.3. Les vibrations de fréquence f > fc sont atténuées d'autant plus que f est grande (×0,1 à 10 fc, ×0,01 à 100 fc), alors que les variations lentes d'inclinaison voulues par le conducteur (f < fc) passent intégralement. Le moteur ne réagit donc pas aux vibrations de la route : conduite plus stable et plus confortable.
3.3.4. Filtre actif passe-bas inverseur : résistance R1 entre l'entrée ve et l'entrée « − » de l'AO ; entre l'entrée « − » et la sortie, R2 en parallèle avec le condensateur C ; entrée « + » à la masse. Avec Z2 = R2/(1 + jR2Cω) : H = −Z2/R1 = −(R2/R1)/(1 + jR2Cω), d'où H0 = R2/R1 et a = R2C. Pour H0 = 1 et a ≈ 15,9 ms : R1 = R2 = 10 kΩ et C ≈ 1,6 μF (par exemple).
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}