
Modèle de concours : CNC 2014 Génie mécanique (TSI) — Concours National Commun
⬇️ Télécharger le PDF Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1791/modele-de-concours-cnc-2014-genie-mecanique-tsi-concours-national-commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2014), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Technologie et sciences industrielles — génie mécanique
- Année
- 2014
- Pages
- 15
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
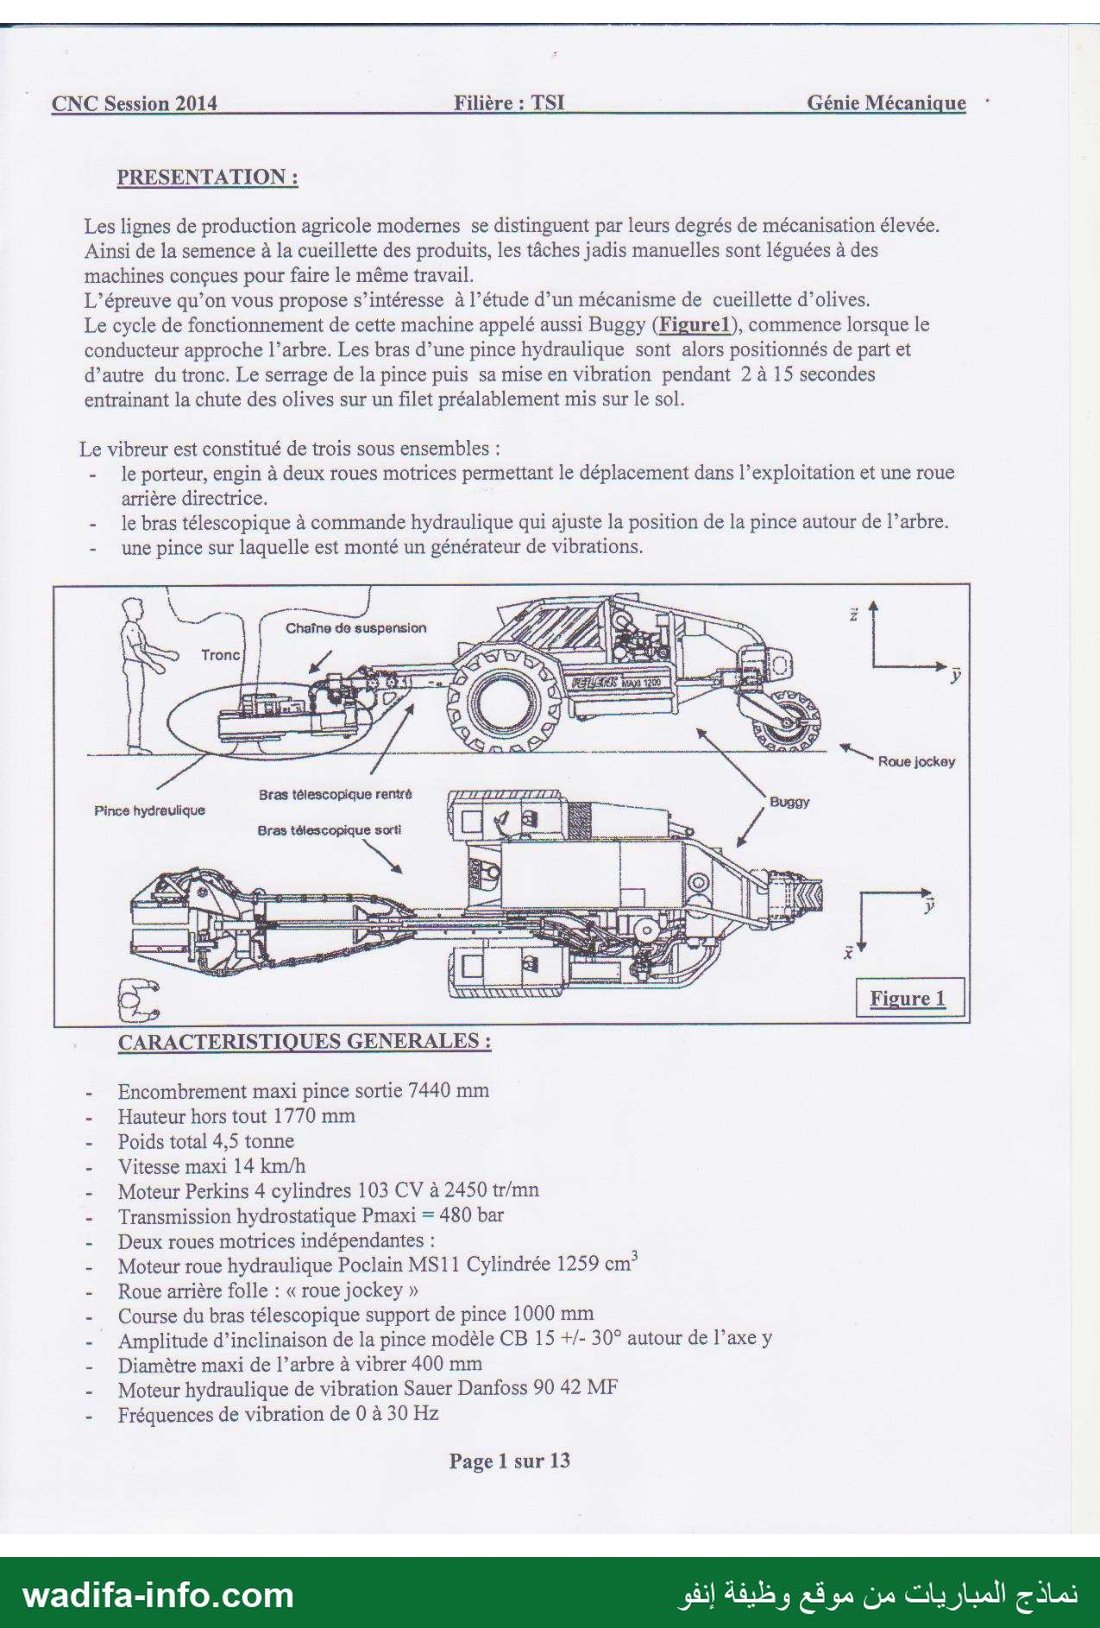
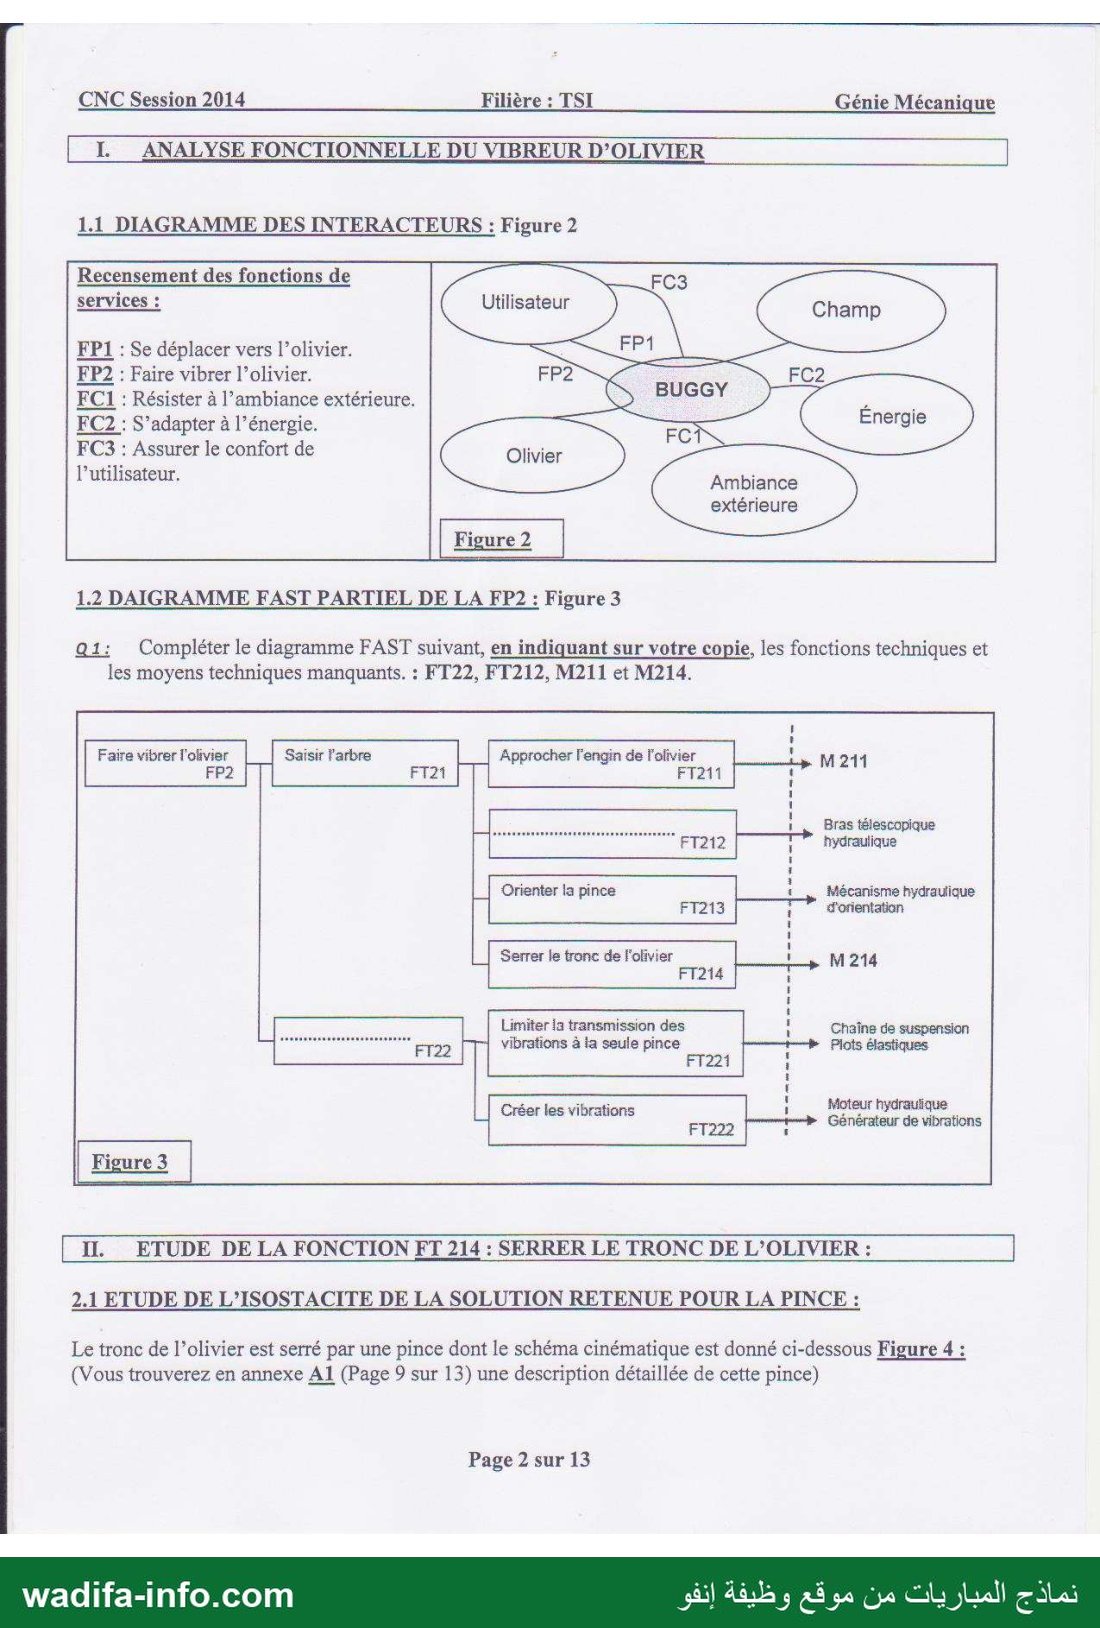
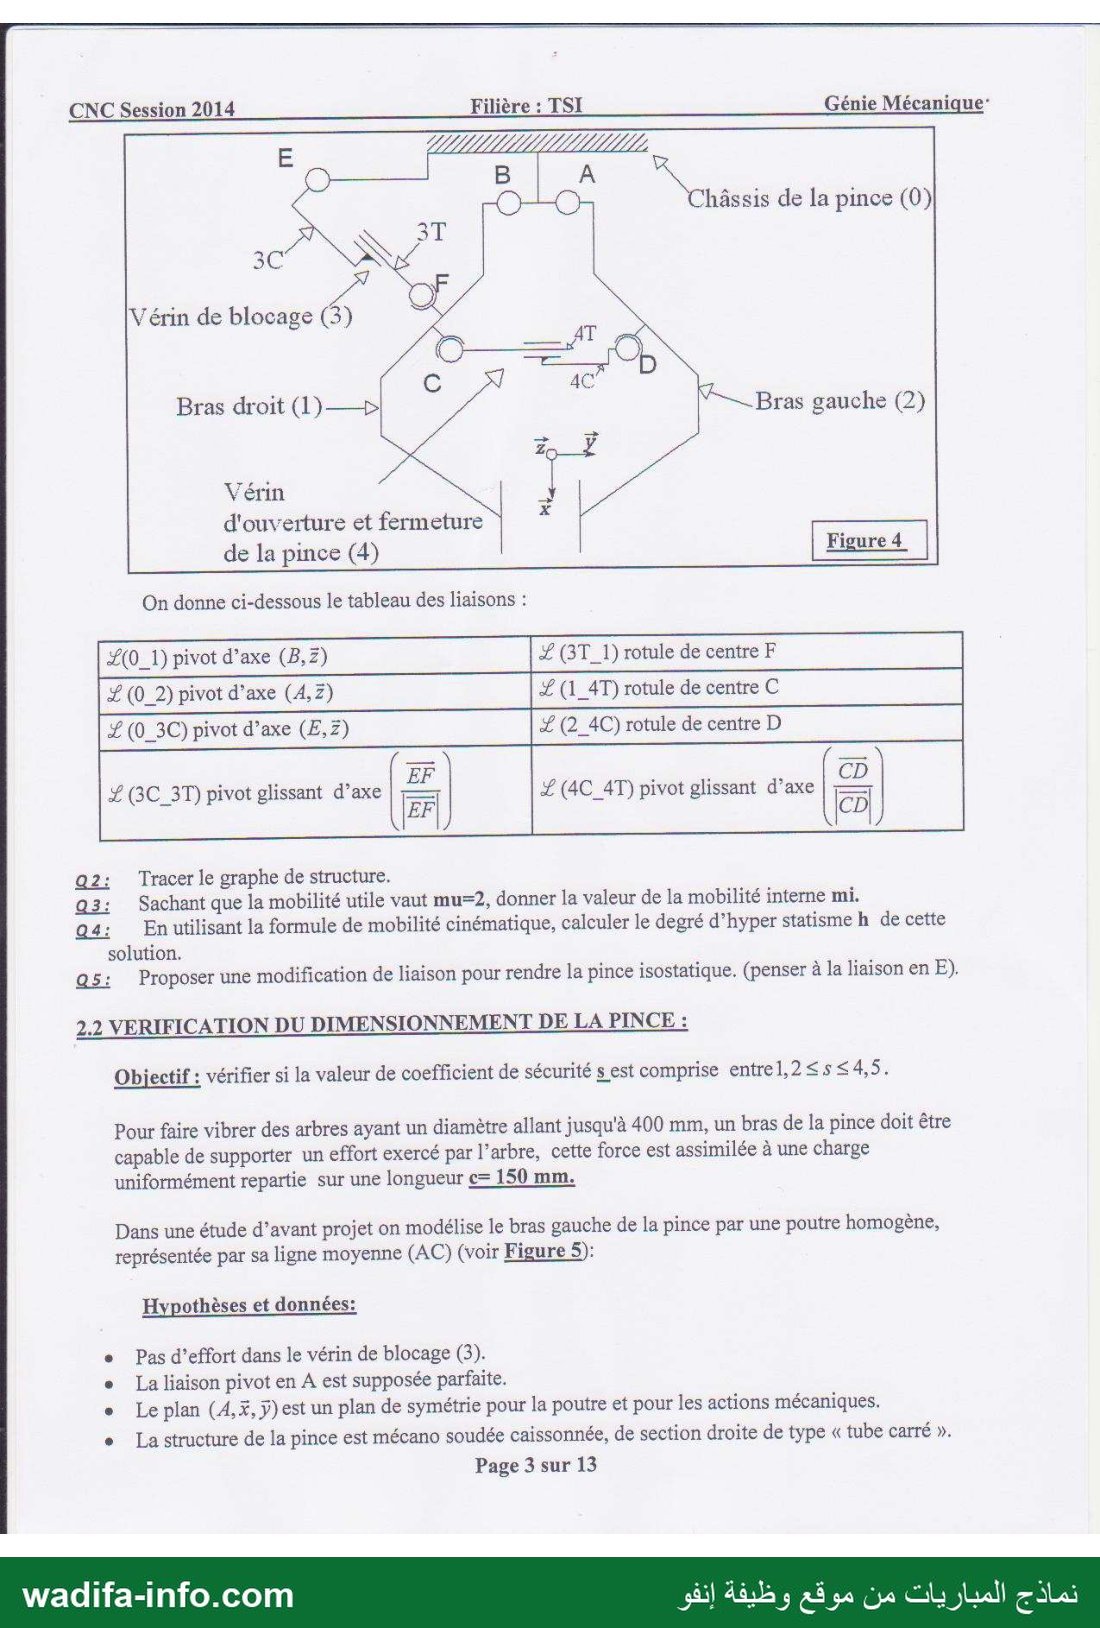
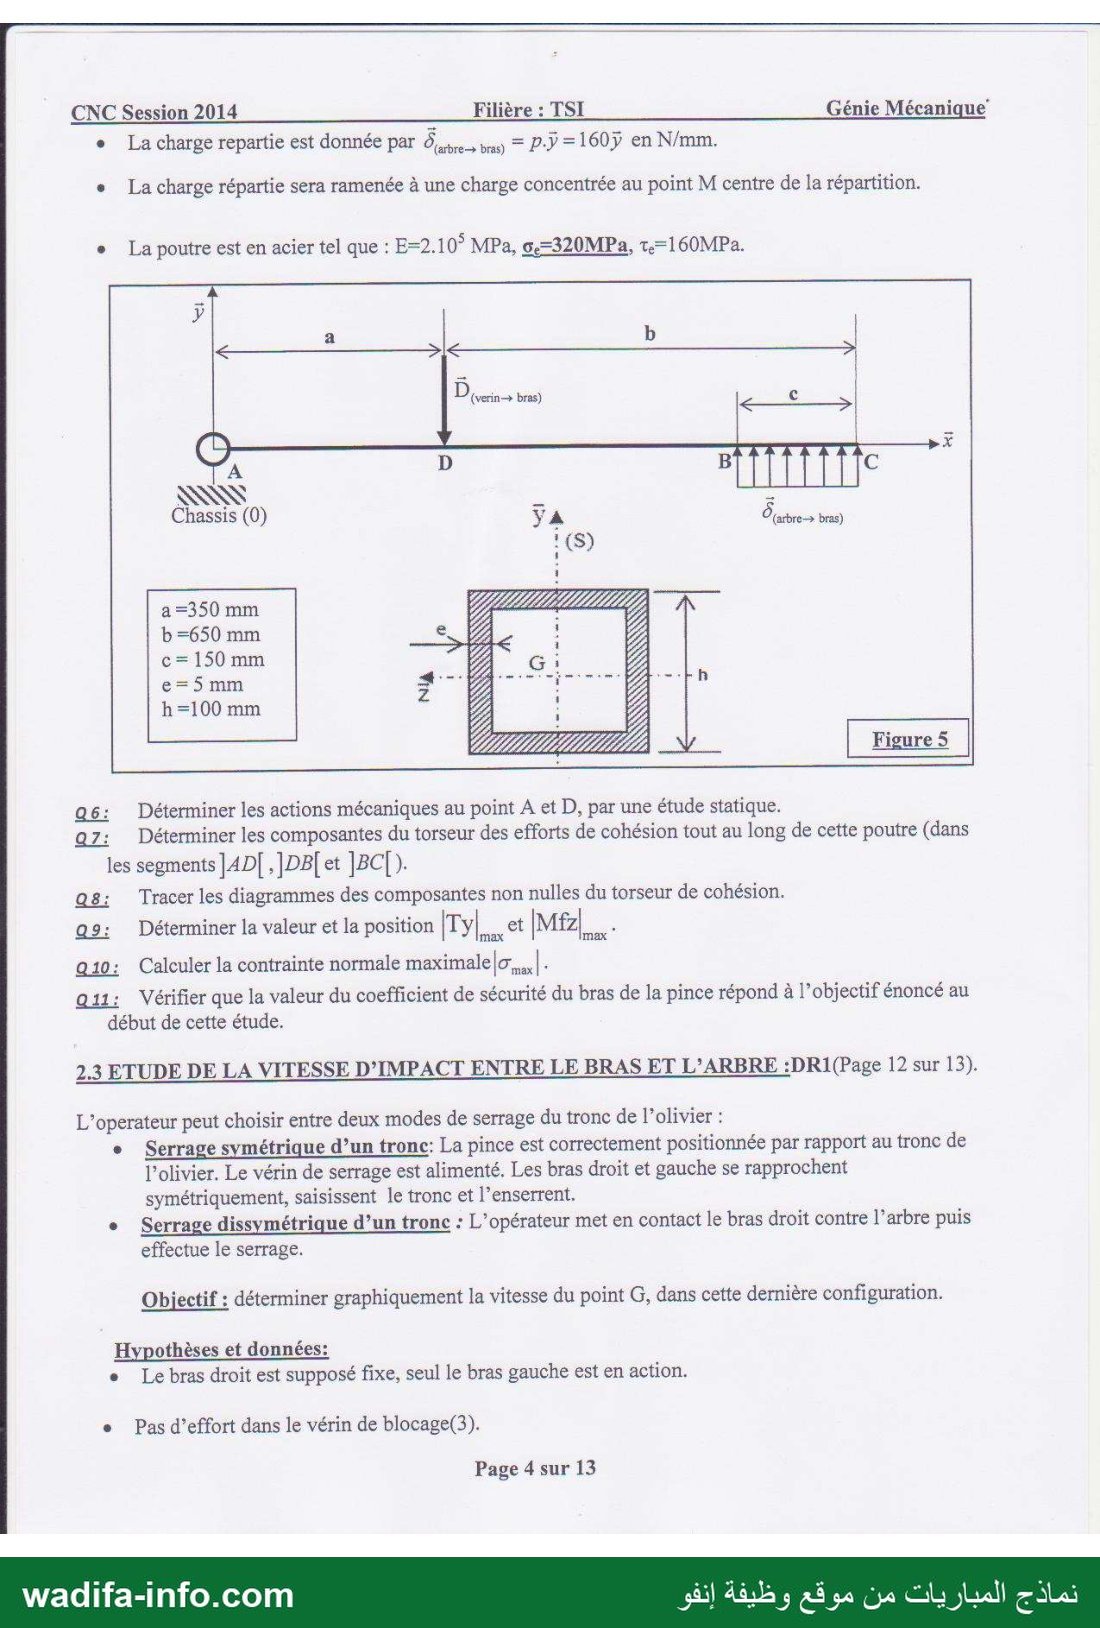
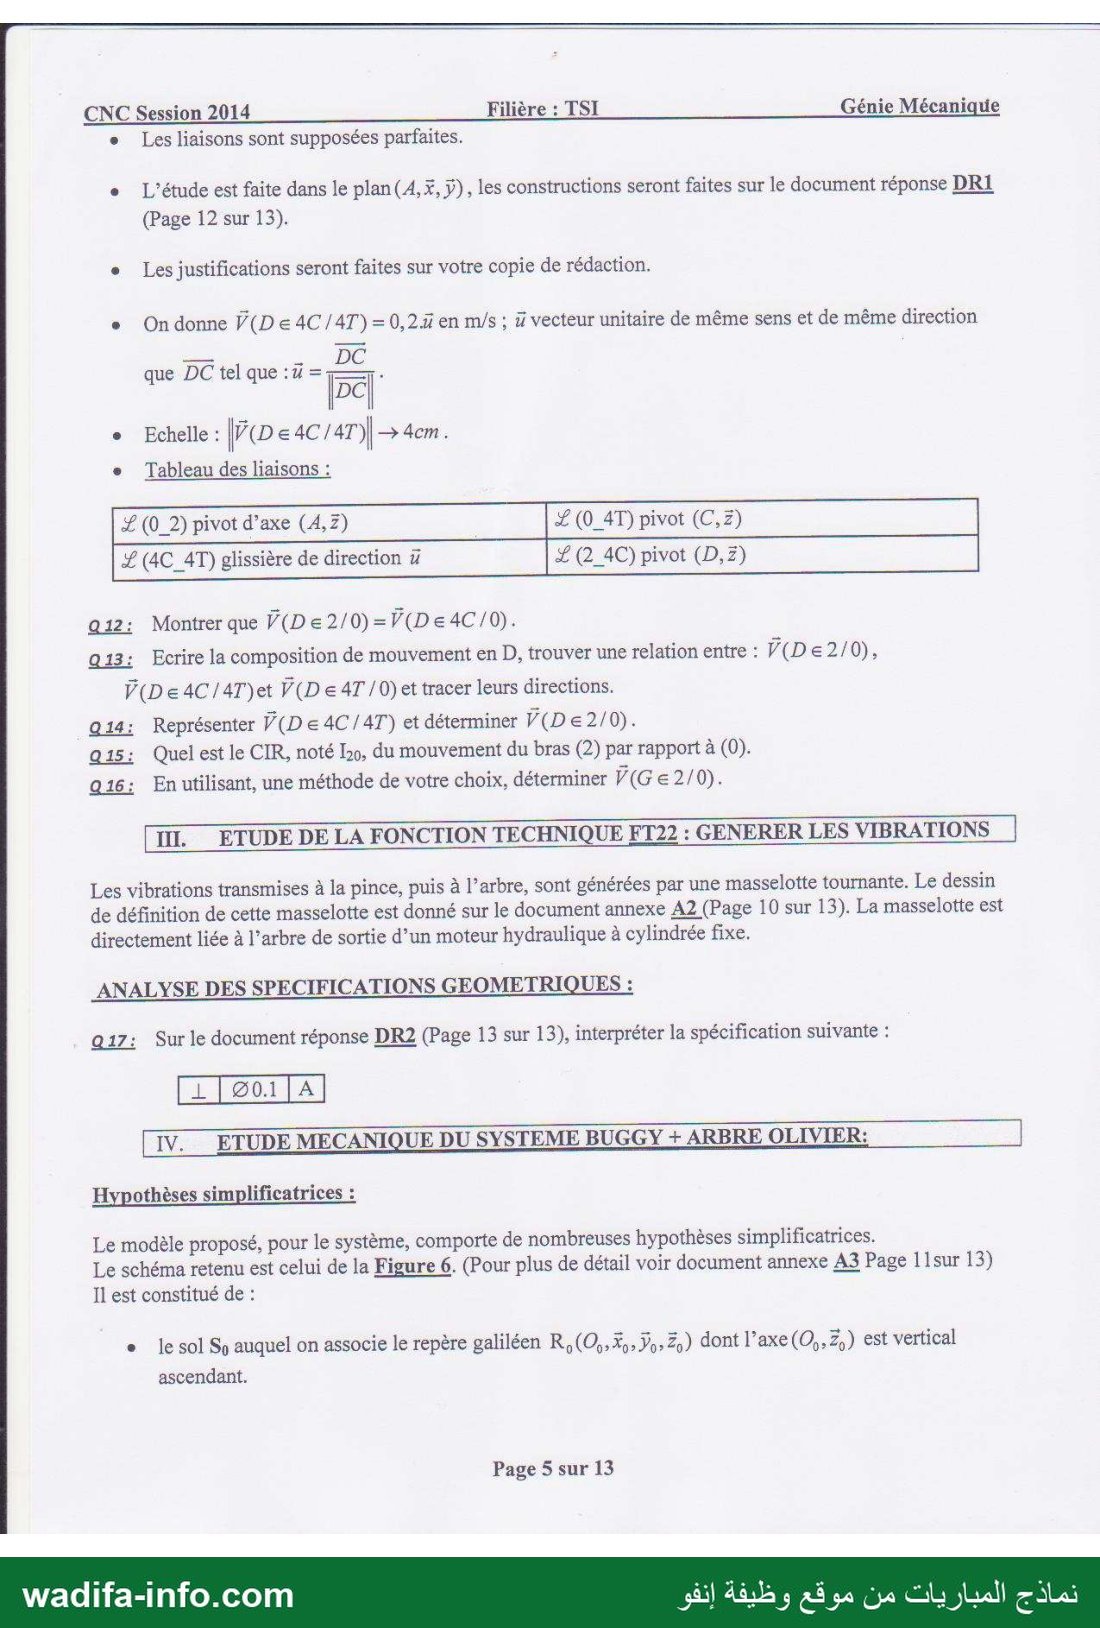
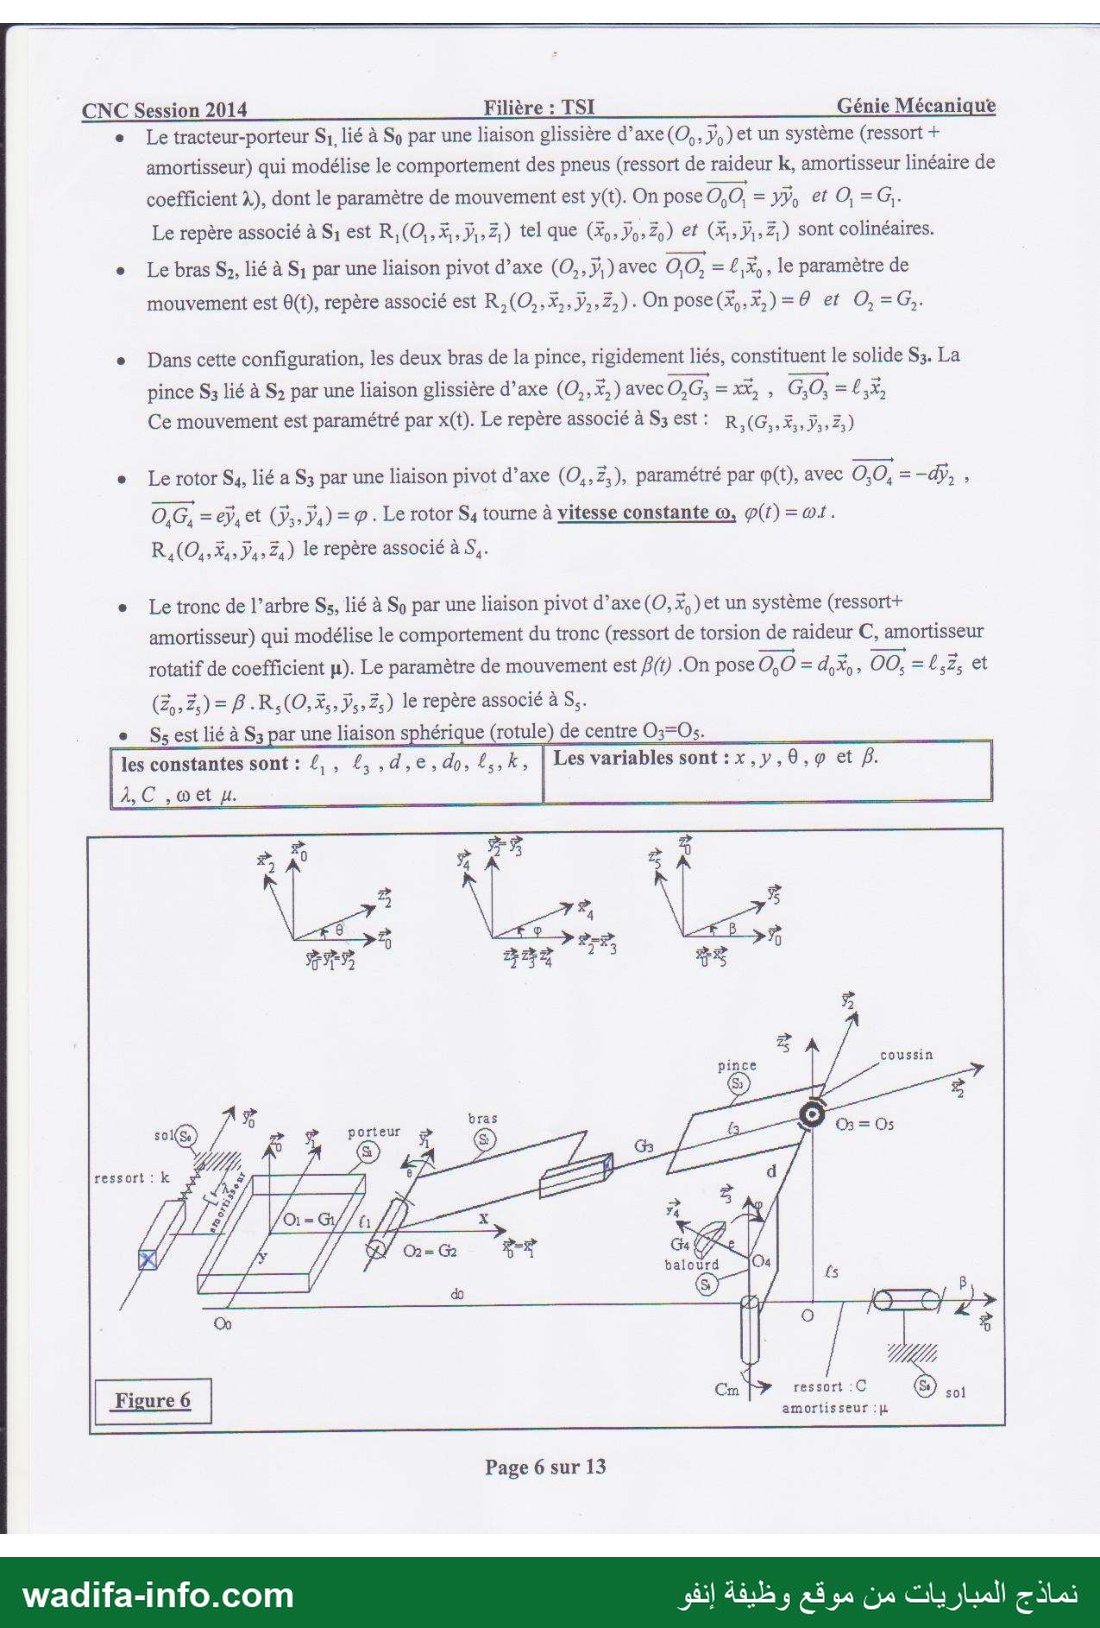
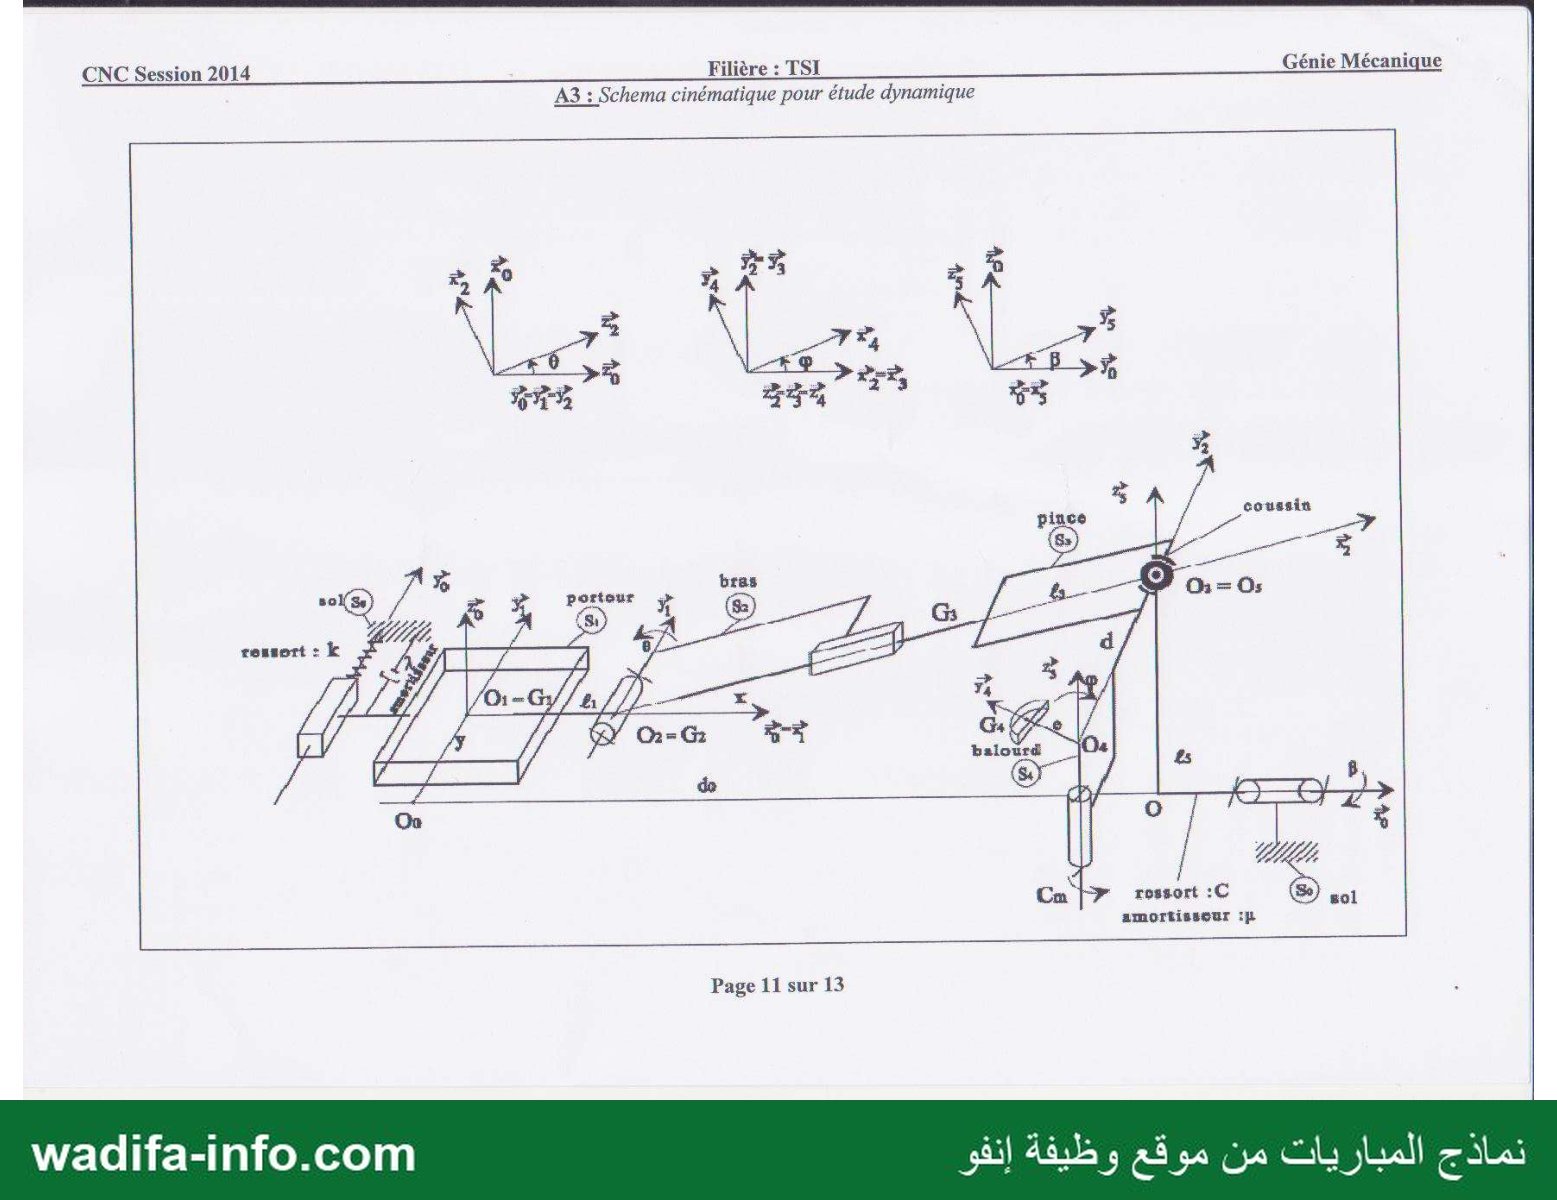
— صفحة 1 — ROYAUME DU MAROC Ministère de l’Enseignement Supérieur de la Recherche Scientifique de la Formation des Cadres Présidence du Concours National Commun Ecole Mohammadia d’Ingénieurs CONCOURS NATIONAL COMMUN d’admission dans les Etablissements de Formation d’Ingénieurs et Établissements Assimilés Session 2014 Examen de Technologie et Sciences Industrielles Filière TSI Durée 6 heures Epreuve de Génie Mécanique Durée Conseillée : 3 Heures Aucun Document n’est autorisé L’usage de calculatrice est autorisé page de garde نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 2 — CNC SESSION de 2014 Filière TSI Examen des TSI Durée : 6 heures Epreuve de Génie Mécanique Durée conseillée : 3 heures Aucun document n'est autorisé. Calculatrice autorisée L’examen des TSI est constitué; de ! épreuve GM et de l épreuve GE. Elles ont le même poids et elles seront notées séparément. Le candidat devra obligatoirement : = Composer sur les deux épreuves - Réserver un cahier pour chaque épreuve L’épreuve GM comporte — Deux pages de garde (Non numérotées) — Le texte de l'épreuve (pages numérotées de 1 à 8) — Trois Documents Annexes (pages 9,10 et 11) — Deux Documents Réponses repérés DRI et DR2 (pages 12 et 13) En fin de l'épreuve GM le candidat doit obligatoirement rendre même vides - Le cahier des réponses réservé à ! épreuve GM = Les documents réponses DR et DR2. Concernant l'épreuve GE elle comporte — Deux pages de garde (Non numérotées) — Le texte de l'épreuve (pages numérotées de ! à 10) — Trois Documents Annexes (pages 11,12 et 13) — Trois Documents Réponses repérés DR], DR2et DR3 (pages 1 4,15 et 16) En fin de l'épreuve GE le candidat doit obligatoirement rendre même vides - Le cahier des réponses réservé à | épreuve GE - Les documents réponses DRI, DR2et DR3. Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d’énoncé, il le signalera sur sa copie et devra poursuivre sa composition en expliquant les raisons des initiatives qu’il a été amené à prendre. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 3 — CNC Session 2014 Filière : TSI Génie Mécanique PRESENTATION : Les lignes de production agricole modernes se distinguent par leurs degrés de mécanisation élevée. Ainsi de la semence à la cueillette des produits, les tâches jadis manuelles sont léguées à des machines conçues pour faire le même travail. L’épreuve qu’on vous propose s’intéresse à l’étude d’un mécanisme de cueillette d’olives. Le cycle de fonctionnement de cette machine appelé aussi Buggy (Figure1), commence lorsque le conducteur approche l’arbre. Les bras d’une pince hydraulique sont alors positionnés de part et d’autre du tronc. Le serrage de la pince puis sa mise en vibration pendant 2 à 15 secondes entrainant la chute des olives sur un filet préalablement mis sur le sol. Le vibreur est constitué de trois sous ensembles : - le porteur, engin à deux roues motrices permettant le déplacement dans l’exploitation et une roue atrière directrice. - le bras télescopique à commande hydraulique qui ajuste la position de la pince autour de l’arbre. - une pince sur laquelle est monté un générateur de vibrations. 85 Roue jockay Bras télescopique rentré Pince hydreulique Bras télescopique sorti CARACTERISTIQUES GENERALES : - Encombrement maxi pince sortie 7440 mm - Hauteur hors tout 1770 mm - Poids total 4,5 tonne - Vitesse maxi 14 km/h - Moteur Perkins 4 cylindres 103 CV à 2450 tr/mn - Transmission hydrostatique Pmaxi = 480 bar - Deux roues motrices indépendantes : - Moteur roue hydraulique Poclain MS11 Cylindrée 1259 cm* - Roue arrière folle : « roue jockey » - Course du bras télescopique support de pince 1000 mm - Amplitude d’inclinaison de la pince modèle CB 15 +/- 30° autour de l’axe y - Diamètre maxi de l’arbre à vibrer 400 mm - Moteur hydraulique de vibration Sauer Danfoss 90 42 MF - Fréquences de vibration de 0 30 Hz Page 1 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 4 — CNC Session 2014 Filière : TSI Génie Mécanique IL _ ANALYSE FONCTIONNELLE DU VIBREUR D’OLIVIER 1.1 DIAGRAMME DES INTERACTEURS : Figure 2 Recensement des fonctions de services : FP1 : Se déplacer vers l’olivier. FP2 : Faire vibrer l’olivier. FCI : Résister à l’ambiance extérieure. FC2 : S’adapter à l’énergie. FC3 : Assurer le confort de l’utilisateur. Ambiance extérieure 1.2 DAIGRAMME FAST PARTIEL DE LA FP2 : Figure 3 Q1: Compléter le diagramme FAST suivant, en indiquant sur votre copie, les fonctions techniques et les moyens techniques manquants. : FT22, FT212, M211 et M214. Faire vibrer l'olivier Saisir l'arbre Approcher l'engin de l'olivier FP2 FT21 FT211 M 211 Bras télescopique hydraulique Mécanisme hydraulique d'orientation Serrer le tronc de l'olivier FT2i4 M 214 Limiter 13 transmission des vibrations à ta seule pince Créer les vibrations FT222 Chaîne de suspension Plots élastiques Moteur hydraulique Générateur de vibrations EE رن م ساس ذا د ا ا ا ا اس اساسا - IK ETUDE DE LA FONCTION FT 214 : SERRER LE TRONC DE L’OLIVIER : 2.1 ETUDE DE L’ISOSTACITE DE LA SOLUTION RETENUE POUR LA PINCE : Le tronc de l’olivier est serré par une pince dont le schéma cinématique est donné ci-dessous Figure 4 : (Vous trouverez en annexe A1 (Page 9 sur 13) une description détaillée de cette pince) Page 2 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 5 — نماذج المباريات من موقع وظيفة إنفو CNC Session 2014 Filière : TSI Génie Mécanique Châssis de la pince (0) Bras droit (1)—› Bras gauche (2) Vérin d'ouverture et fermeture de la pince (4) On donne ci-dessous le tableau des liaisons : Z(0_1) pivot d’axe (B,Z) À (3T_1) rotule de centre F L (0_2) pivot d’axe (A, Z) ا (1_4T) rotule de centre C Z (0_3C) pivot d’axe (E,Z) L (2_4C) rotule de centre D (4C_4T) pivot glissant d’axe › لا 00 7 (3C_3T) pivot glissant d’axe 2e Q2: Tracer le graphe de structure. :قو Sachant que la mobilité utile vaut mu=2, donner la valeur de la mobilité interne mi. Q4: Enutilisant la formule de mobilité cinématique, calculer le degré d’hyper statisme h de cette solution. قو Proposer une modification de liaison pour rendre la pince isostatique. (penser à la liaison en E). 2 VERIFICATION DU DIMENSIONNEMENT DE LA PINCE : 2.2 VERIFICATION DU DIMENSIONNEMENT DE TA FINE Objectif : vérifier si la valeur de coefficient de sécurité s est comprise entrel,2‹s ‹4,5. Pour faire vibrer des arbres ayant un diamètre allant jusqu'à 400 mm, un bras de la pince doit être capable de supporter un effort exercé par l’ arbre, cette force est assimilée à une charge uniformément repartie sur une longueur «= 150 mm. Dans une étude d'avant projet on modélise le bras gauche de la pince par une poutre homogène, représentée par sa ligne moyenne (AC) (voir Figure 5): Hypothèses et données: e Pas d’effort dans le vérin de blocage (3). e La liaison pivot en À est supposée parfaite. e Leplan (A,Ÿ, ÿ)est un plan de symétrie pour la poutre et pour les actions mécaniques. La structure de la pince est mécano soudée caissonnée, de section droite de type « tube carré ». Page 3 sur 13 wadifa-info.com — صفحة 6 — CNC Session 2014 Filière : TSI Génie Mécanique e La charge repartie est donnée par مين بومووة = 7. =160ÿ en N/mm. e La charge répartie sera ramenée à une charge concentrée au point M centre de la répartition. e La poutre est en acier tel que : 5-1 0° MPa, c=320MPa, t.=160MPa. NS 5 Chassis (0) 01 ل Q6: Déterminer les actions mécaniques au point À et D, par une étude statique. az: Déterminer les composantes du torseur des efforts de cohésion tout au long de cette poutre (dans les segments JAD[ ,]DB[ et ]BC[). Q8: Tracer les diagrammes des composantes non nulles du torseur de cohésion. et [M]. : ال Déterminer la valeur et la position يو Q10: Calculer la contrainte normale يمره | علمستحعدم - Qu1: Vérifier que la valeur du coefficient de sécurité du bras de la pince répond à l’objectif énoncé au début de cette étude. 2.3 ETUDE DE LA VITESSE D’IMPACT ENTRE LE BRAS ET L’ARBRE :DR1(Page 12 sur 13). L’operateur peut choisir entre deux modes de serrage du tronc de l’olivier : e Serrage symétrique d’un tronc: La pince est correctement positionnée par rapport au tronc de l'olivier. Le vérin de serrage est alimenté. Les bras droit et gauche se rapprochent symétriquement, saisissent le tronc et l’enserrent. e Serrage dissymétrique d’un tronc : L'opérateur met en contact le bras droit contre l’arbre puis effectue le serrage. Objectif : déterminer graphiquement la vitesse du point G, dans cette dernière configuration. Hypothèses et données: e Le bras droit est supposé fixe, seul le bras gauche est en action. e Pas d'effort dans le vérin de blocage(3). Page 4 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 7 — CNC Session 2014 Filière : TSI Génie Mécaniquie e Les liaisons sont supposées parfaites. e L'étude est faite dans le plan (A, Ÿ, ÿ), les constructions seront faites sur le document réponse DR1 (Page 12 sur 13). e Les justifications seront faites sur votre copie de rédaction. e Ondonne Ÿ(De4C/4T)=0,2 en m/s ; à vecteur unitaire de même sens et de même direction que DC tel que :ü = 8 ; e Echelle : مم €4C/4T)|›4em. e Tableau des liaisons : M AE الخ يدن Z (0_2) pivot d’axe (A, Z) Z (0_4T) pivot (C,Z) لا (4C_4T) glissière de direction # L (2 4C) pivot (D, 7) 912: Montrer que V(De2/0)= V(De4C/0). Q13: Ecrire la composition de mouvement en D, trouver une relation entre : V(D 6 2/0), V(De4C/4T)et V(D € 47 /0) et tracer leurs directions. qua: Représenter Ÿ(D € 4C/4T) et déterminer V(D ©. Q15: Quel est le CIR, noté Lo, du mouvement du bras (2) par rapport à (0). Q16: En utilisant, une méthode de votre choix, déterminer V(G e2/0). MI. FTUDE DE LA FONCTION TECHNIQUE FI22 : GENERER LES VIBRATIONS Les vibrations transmises à la pince, puis à l’arbre, sont générées par une masselotte tournante. Le dessin de définition de cette masselotte est donné sur le document annexe A2 (Page 10 sur 13). La masselotte est directement liée à l’arbre de sortie d’un moteur hydraulique à cylindrée fixe. ANALYSE DES SPECIFICATIONS GEOMETRIQUES : Q17: Sur le document réponse DR2 (Page 13 sur 13), interpréter la spécification suivante : IV. ETUDE MECANIQUE DU SYSTEME BUGGY + ARBRE OLIVIER: Hypothèses simplificatrices : Le modèle proposé, pour le système, comporte de nombreuses hypothèses simplificatrices. Le schéma retenu est celui de la Figure 6. (Pour plus de détail voir document annexe A3 Page 11807 13) Il est constitué de : e le sol Sy auquel on associe le repère galiléen ررتئ0) ما Vo» 2) dont l’axe (0,, Z,) est vertical ascendant. Page 5 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 8 — CNC Session 2014 Filière : TSI Génie Mécanique e Le tracteur-porteur S, lié à Sy par une liaison glissière d’axe (O,, ÿ,) et un système (ressort + amortisseur) qui modélise le comportement des pneus (ressort de raideur k, amortisseur linéaire de coefficient À), dont le paramètre de mouvement est y(t). On pose 0,0, = نمز et 0 26٠ Le repère associé à رق est R,(O,,X,},,7,) tel que (ورتبونتمق ef لتق sont colinéaires. Le bras S,, lié à رق par une liaison pivot d’axe (O,, ÿ,) avec 0,0, =£,X le paramètre de mouvement est 6(t), repère associé est R,(O,.X,, ÿ,,Z,) ١ On pose (X.*,) = 9 et O,=G,. Dans cette configuration, les deux bras de la pince, rigidement liés, constituent le solide S3. La pince و8 lié à يق par une liaison glissière d’axe (O,, X,) avec O,G, = xX, , 6:0 = L,X, Ce mouvement est paramétré par x(t). Le repère associé à S3 est: R,(G,,Æ,, ÿ..7,) Le rotor S4, lié a S3 par une liaison pivot d’axe (O,, Z,), paramétré par p(t), avec O,0, = dy, و O,G, = eÿ, et (ÿ,» ÿ,) = 2 . Le rotor S4 tourne à vitesse constante œ, 0)0( لان ح R,(O,. À» ÿ,.Z,) le repère associé à S,. Le tronc de l’arbre Ss, lié à Sy par une liaison pivot d’axe (O, % ) et un système (ressort+ amortisseur) qui modélise le comportement du tronc (ressort de torsion de raideur C, amortisseur rotatif de coefficient pu). Le paramètre de mouvement est 060 .On pose 0,0 =, 00, =1,5, et (2. 2,)= BR, (O,X,› F5. 7;) le repère associé à S,. est lié à S3 par une liaison sphérique (rotule) de centre و5 les constantes sont : £, , £, ,d,e, do , 2, k, | Les variables sont : x y,9 .0 © coussin ressort :C soi amortisseur: Page 6 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 9 — CNC Session 2014 Filière : TSI Génie Mécanique 4.1 ETUDE CINEMATIQUE : 918: Déterminer la vitesse du point 01 appartenant à S, dans son mouvement par rapport à Sp : 7)0 € S, /S) ; en déduire 7)0 € S, / 54) - Q19: Déterminer la vitesse du point G3 appartenant à S3 dans son mouvement par rapport à So : Q20: Déterminer la vitesse du point O4 appartenant à S4 dans son mouvement par rapport à Sp : Q21: Déterminer la vitesse du point G4 appartenant à S4 dans son mouvement par rapport à So : 4.2 ETUDE DYNAMIQUE : Objectif : dimensionner le moteur hydraulique M3. Hypothèses : e Toutes les liaisons sont parfaites sauf la liaison rotule entre S3 et 55. e Le rotor S4 est entrainé par un moteur hydraulique May, intercalé entre S3 et S4 et qui exerce sur 54 un couple : M9, (M4 › (ري = 0012 e S, de masse my et de centre d’inertie O,=G1. e S, de masse mo et de centre d'inertie O,=G2. e و5 de masse ms et de centre d’inertie G3. e S, de masse m4 et de centre d’inertie G4 (O,G, = eÿ, ) et de matrice d'inertie : 0 0 4 B 90 0 د (ة.مة)7 ( توي Ca 0 0 e 5: de masse ms et de centre d’inertie Gs. e L’accélération de la pesanteur ع = —g.7, Remarque : une étude préalable, avec des hypothèses de simplification, a permis de montrer que : 0= 5 . (constante) 1 0 y=—,B. Qt) et B()sont des fonctions du temps) Page 7 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 10 — CNC Session 2014 Filière : TSI Génie Mécanique On donne ci-dessous le graphe d’analyse dynamique :Figure 7 amortisseur + \ ressort 20 d'axe ) Oo,y6 ) d'axe ( 0zÿi) Figure 7 Q22: Déterminer 70 ,S,) , la matrice d'inertie du solide S4 au point 04 dans la base (=,.5,.7,) ٠ Q23: Déterminer le moment cinétique du solide S4 dans son mouvement par rapport à So au point O4: 6(0,,54 / Sp) - 92: Déterminer le moment dynamique du solide 54 dans son mouvement par rapport à Sy au point O4, par projection sur l’axe Z, : لم5 /ر53م0)ة Q25: Isoler le solide S4 et déterminer le moment des actions mécaniques extérieures par projection sur l’axe Z, : Mo, (5, › ميد ‘ Q26: Appliquer le théorème du moment dynamique sur S4 par projection sur l’axe Z, au point يه et déduire l’expression du couple moteur Cm. FIN DE L’EPREUVE Page 8 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 11 — CNC Session 2014 Filière : TSI Génie Mécanique DOCUMENTS ANNEXES : A1 : Description de la pince - DESCRIPTION DE LA PINCE Plots élastiques liés au Châssis de la pince Caractéristiques générales : Poids 750 kg. Pression maxi d'alimentation du vérin de serrage pmax = 210 bars. Effort de serrage statique de l'arbre 47000 N. châssis du buggy يبت \ Chaîne de suspension + Structure mécano soudée caissonnée. Générateur de vibrations Plots élastiques liés au châssis du buggy Vérin d'ouverture / fermeture Schéma cinématique de la pince Pince position ouverte Page 9 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 12 — Filière : TSI Génie Mécanique A2 : Dessin de définition de la masselotte CNC Session 2014 Page 10 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 13 — CNC Session 2014 Filière : TSI Génie Mécanique A3 : Schema cinématique pour étude dynamique coussit › 5 rossort :C رمخ amortisseur ل1: Page 11 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 14 — Filière : TSI Génie Mécanique ٠ CNC Session 2014 DOCUMENTS REPONSES DRI : Cinématique graphique (à rendre) Bati (0) 27 ض À QE AT vi. 1 0 87 5 --؟ 83:5 gauche (2) Page 12 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 15 — CNC Session 2014 Filière : TSI Génie Mécanique DR2 : Analyse de spécification (à rendre) TOLERANCEMENT NORMALISE ANALYSE D’UNE SPECIFICATION PAR ZONE DE TOLERANCE Symbole de spécification ELEMENTS NON IDEAUX (points, lignes où surfaces réelles ELEMENTS IDFAUX (points, droites ou plans associés) + 2 ال Elément(s) de Référence(s) Zane de tolérance Tolérancé(s référence Spécifiée(s Condition de conformité : - Simple Contrainte : Unique - - Commune - Simple Orientation — Position Multiples - Système - Composée | Par rapport à la référence spécifiée L'élément tolérancé doit être entièrement compris Unique-Groupe dans la zone de tolérance. Page 13 sur 13 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce sujet est l'épreuve de Génie Mécanique du Concours National Commun (CNC) 2014, filière TSI. Il sert à l'admission dans les écoles d'ingénieurs marocaines et le concours est organisé par la présidence du CNC (EMI). L'examen de Technologie et Sciences Industrielles dure 6 heures. Il regroupe deux épreuves de même poids, GM et GE, et la durée conseillée pour le GM est de 3 heures. Aucun document n'est autorisé, la calculatrice l'est. Le support étudié est un vibreur d'olivier de type « Buggy ». C'est un problème en quatre parties : analyse fonctionnelle (FAST), étude de la pince (hyperstatisme, RDM, cinématique graphique), lecture d'une spécification géométrique, puis cinématique et dynamique du système buggy + arbre. Voici une correction méthodologique proposée.
💡 Avant de commencer : les quatre parties sont indépendantes. Commencez par le FAST, l'hyperstatisme et la RDM : ce sont des questions rapides et sûres, avec des données chiffrées complètes (figure 5). Traitez ensuite la dynamique (Q18–Q26) en utilisant tout de suite la remarque de la page 7 : x et θ sont constants, ce qui simplifie fortement les calculs. La cinématique graphique (DR1) demande surtout un tracé propre avec l'échelle indiquée.
I. Analyse fonctionnelle : FAST de la FP2 (Q1)
- FT22 : Générer (créer) les vibrations et les transmettre à la pince. Le titre de la partie III confirme cette fonction (« FT22 : générer les vibrations »), qui se décompose en FT221 (limiter la transmission à la seule pince) et FT222 (créer les vibrations).
- FT212 : Positionner la pince autour du tronc (ajuster la distance pince–arbre). Elle est réalisée par le bras télescopique hydraulique, dont la course est de 1000 mm.
- M211 : le porteur (buggy), c'est-à-dire l'engin à deux roues motrices entraînées par des moteurs hydrauliques Poclain, avec une roue jockey et une transmission hydrostatique.
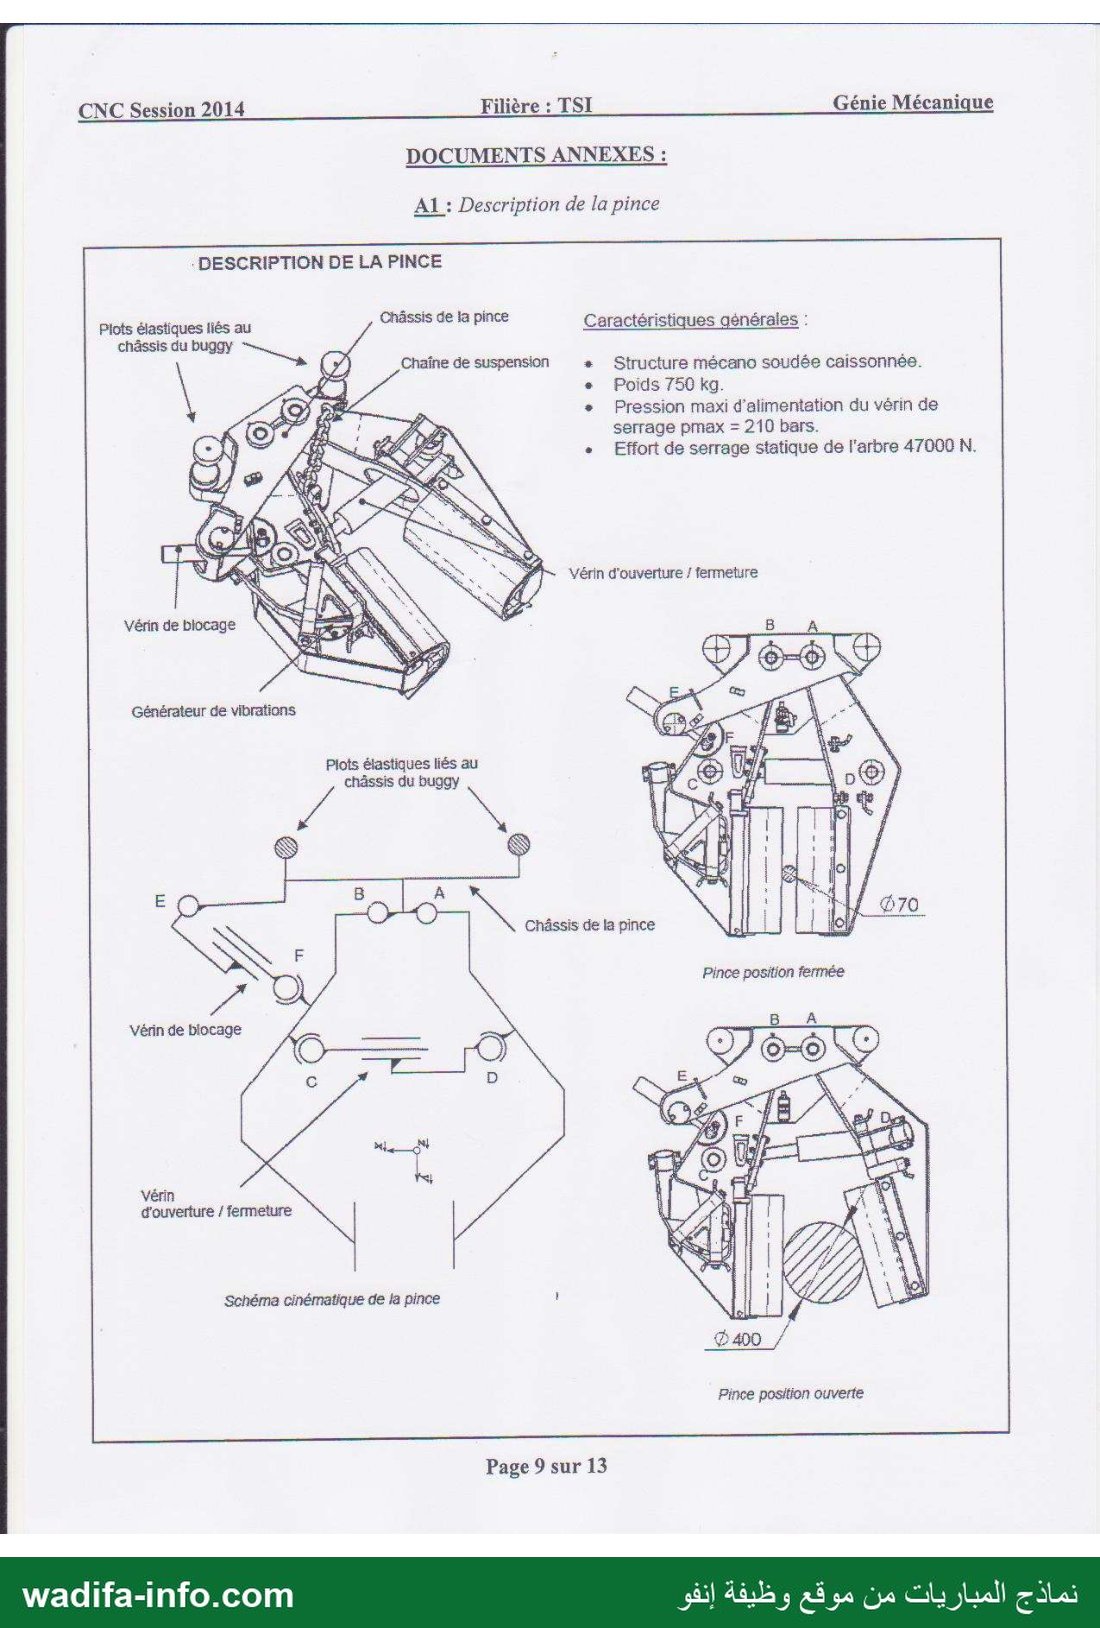
- M214 : la pince hydraulique à deux bras (1) et (2), actionnée par le vérin d'ouverture/fermeture (4). Le vérin de blocage (3) complète le dispositif.
II. Fonction FT214 : serrer le tronc
2.1 Isostatisme de la pince (Q2 à Q5)
Q2 – Graphe de structure. Il comporte 7 classes d'équivalence : 0, 1, 2, 3C, 3T, 4C, 4T. Les 8 liaisons sont :
- 0–1 : pivot (B, z)
- 0–2 : pivot (A, z)
- 0–3C : pivot (E, z)
- 3C–3T : pivot glissant d'axe EF
- 3T–1 : rotule F
- 1–4T : rotule C
- 4T–4C : pivot glissant d'axe CD
- 4C–2 : rotule D
Le nombre cyclomatique vaut γ = L − p + 1 = 8 − 7 + 1 = 2 cycles : 0-1-3T-3C-0 et 0-1-4T-4C-2-0.
Q3 – Mobilité interne. On compte les rotations propres des pièces autour de leur axe, qui ne changent rien au mouvement utile :
- rotation de 3T autour de EF, permise par le pivot glissant et la rotule F ;
- rotation de 4C autour de CD (pivot glissant + rotule D) ;
- rotation de 4T autour de CD (pivot glissant + rotule C).
Le corps 3C, lui, ne peut pas tourner autour de EF à cause du pivot d'axe z en E. D'où mi = 3 et m = mu + mi = 2 + 3 = 5.
Q4 – Degré d'hyperstatisme. On compte les inconnues cinématiques : 3 pivots × 1 + 2 pivots glissants × 2 + 3 rotules × 3 = Ic = 16. La formule cinématique donne h = m − Ic + 6γ = 5 − 16 + 12 = h = 1.
Vérification par la statique : Is = 3×5 + 2×4 + 3×3 = 32 inconnues et 6(p − 1) = 36 équations. On en déduit rs = 36 − m = 31, puis h = 32 − 31 = 1.
Interprétation : le pivot d'axe z en E impose que l'axe du vérin 3 soit perpendiculaire à z. Le centre F de la rotule, porté par le bras 1, doit donc se trouver exactement à la même cote z que E. C'est une condition géométrique de montage.
Q5 – Modification. Il faut remplacer le pivot en E par une rotule de centre E : on ajoute 2 inconnues et une mobilité interne (rotation de 3C autour de EF). On obtient alors h = 6 − 18 + 12 = 0, la pince devient isostatique.
Autre solution acceptable : une liaison pivot glissant d'axe (E, z). Elle ajoute 1 inconnue sans nouvelle mobilité, et h = 5 − 17 + 12 = 0.
2.2 Dimensionnement du bras gauche (Q6 à Q11)
Données de la figure 5 :
- a = AD = 350 mm, b = DC = 650 mm, donc AC = 1000 mm ;
- c = BC = 150 mm, donc xB = 850 mm ;
- charge répartie p = 160 N/mm vers +y, dont la résultante vaut F = p·c = 24 000 N, appliquée en M (xM = 925 mm) ;
- action du vérin en D dirigée vers −y.
Q6 – Statique.
- Moment en A sur z : −D·350 + 24 000·925 = 0, d'où D = 63 428,6 N (dirigé vers −y).
- Résultante sur y : YA − D + F = 0, d'où YA = 39 428,6 N (dirigé vers +y).
- Aucune charge selon x, donc XA = 0.
Q7 – Torseur de cohésion. Convention : actions de la partie droite sur la partie gauche. Seules les composantes Ty et Mfz sont non nulles.
- ]AD[, 0 < x < 350 : Ty = −39 428,6 N ; Mfz = 39 428,6·x (N·mm).
- ]DB[, 350 < x < 850 : Ty = +24 000 N ; Mfz = 24 000·(925 − x).
- ]BC[, 850 < x < 1000, avec la charge répartie réelle : Ty = 160·(1000 − x) ; Mfz = 80·(1000 − x)2.
Si l'on applique la charge concentrée en M, comme le suggère l'énoncé, Ty = 24 000 N et Mfz = 24 000(925 − x) sur ]B, M[, puis Ty = Mfz = 0 sur ]M, C[.
Q8 – Diagrammes.
- Ty : palier à −39,4 kN sur AD, saut de +63,4 kN en D, palier à +24 kN sur DB, puis décroissance linéaire jusqu'à 0 en C.
- Mfz : croissance linéaire de 0 en A jusqu'à 13,8·106 N·mm en D, décroissance linéaire jusqu'à 1,8·106 N·mm en B, puis arc de parabole jusqu'à 0 en C.
Q9 – Valeurs maximales. |Ty|max = 39 428,6 N sur ]AD[ et |Mfz|max = 13,8·106 N·mm = 13 800 N·m au point D.
Q10 – Contrainte normale maximale. Pour le tube carré h = 100 mm, e = 5 mm :
- IGz = (1004 − 904)/12 = 2 865 833 mm4 ;
- v = 50 mm, donc I/v = 57 317 mm3 ;
- |σmax| = Mfmax/(I/v) = 13,8·106/57 317 ≈ 240,8 MPa.
Q11 – Coefficient de sécurité. s = σe/σmax = 320/240,8 ≈ 1,33. On a bien 1,2 ≤ 1,33 ≤ 4,5 : le bras répond à l'objectif, avec une marge faible. Le cisaillement reste négligeable devant la flexion : τmoy ≈ 39 428/1900 ≈ 21 MPa, avec une section de 100² − 90² = 1900 mm².
2.3 Vitesse d'impact : cinématique graphique sur DR1 (Q12 à Q16)
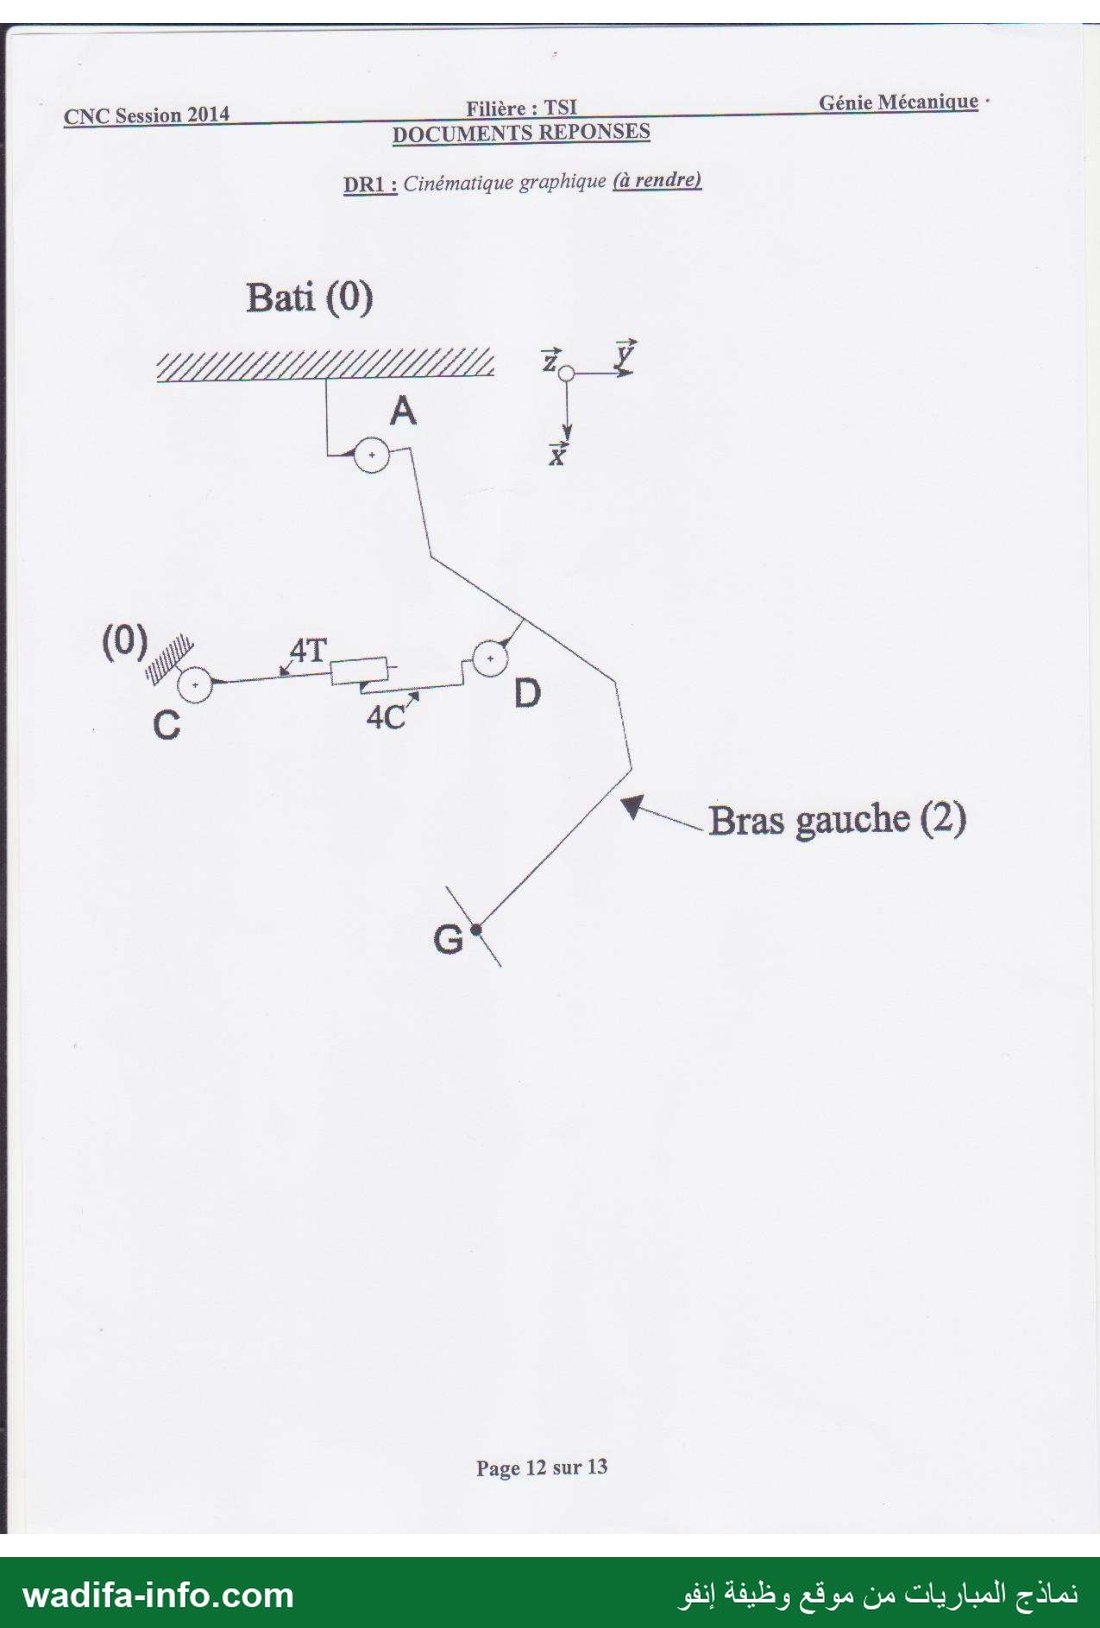
Le bras droit est fixe et appartient donc au bâti 0. Liaisons : 0–2 pivot A, 0–4T pivot C, 4T–4C glissière de direction u, 2–4C pivot D.
- Q12. D est le centre du pivot 2/4C, donc V(D∈2/4C) = 0. La composition V(D∈2/0) = V(D∈2/4C) + V(D∈4C/0) donne V(D∈2/0) = V(D∈4C/0).
- Q13. Composition en D : V(D∈2/0) = V(D∈4C/4T) + V(D∈4T/0). Directions des trois vecteurs :
- V(D∈2/0) est perpendiculaire à AD, car 2 tourne autour de A ;
- V(D∈4C/4T) est portée par u, direction DC, car la liaison est une glissière ;
- V(D∈4T/0) est perpendiculaire à CD, car 4T tourne autour de C.
- Q14 – Construction.
- Depuis D, tracez V(D∈4C/4T) sur u, dans le sens D→C, avec une longueur de 4 cm (échelle : 4 cm ↔ 0,2 m/s, soit 1 cm ↔ 0,05 m/s).
- À son extrémité, menez la perpendiculaire à CD (support de V(D∈4T/0)).
- Depuis D, menez la perpendiculaire à AD.
- L'intersection de ces deux droites donne l'extrémité de V(D∈2/0).
- Q15. Le bras 2 est en rotation autour de l'axe fixe (A, z), donc I20 = A.
- Q16. Par le CIR (ou par le triangle des vitesses), V(G∈2/0) est perpendiculaire à AG, avec ‖V(G)‖ = ‖V(D)‖·AG/AD (même vitesse angulaire ω20 = V(D)/AD). Sur le DR1, AG/AD vaut environ 2, d'où V(G∈2/0) ≈ 0,45 à 0,5 m/s, valeur à confirmer par mesure. Le vecteur est orienté dans le sens de fermeture du bras, vers le tronc.
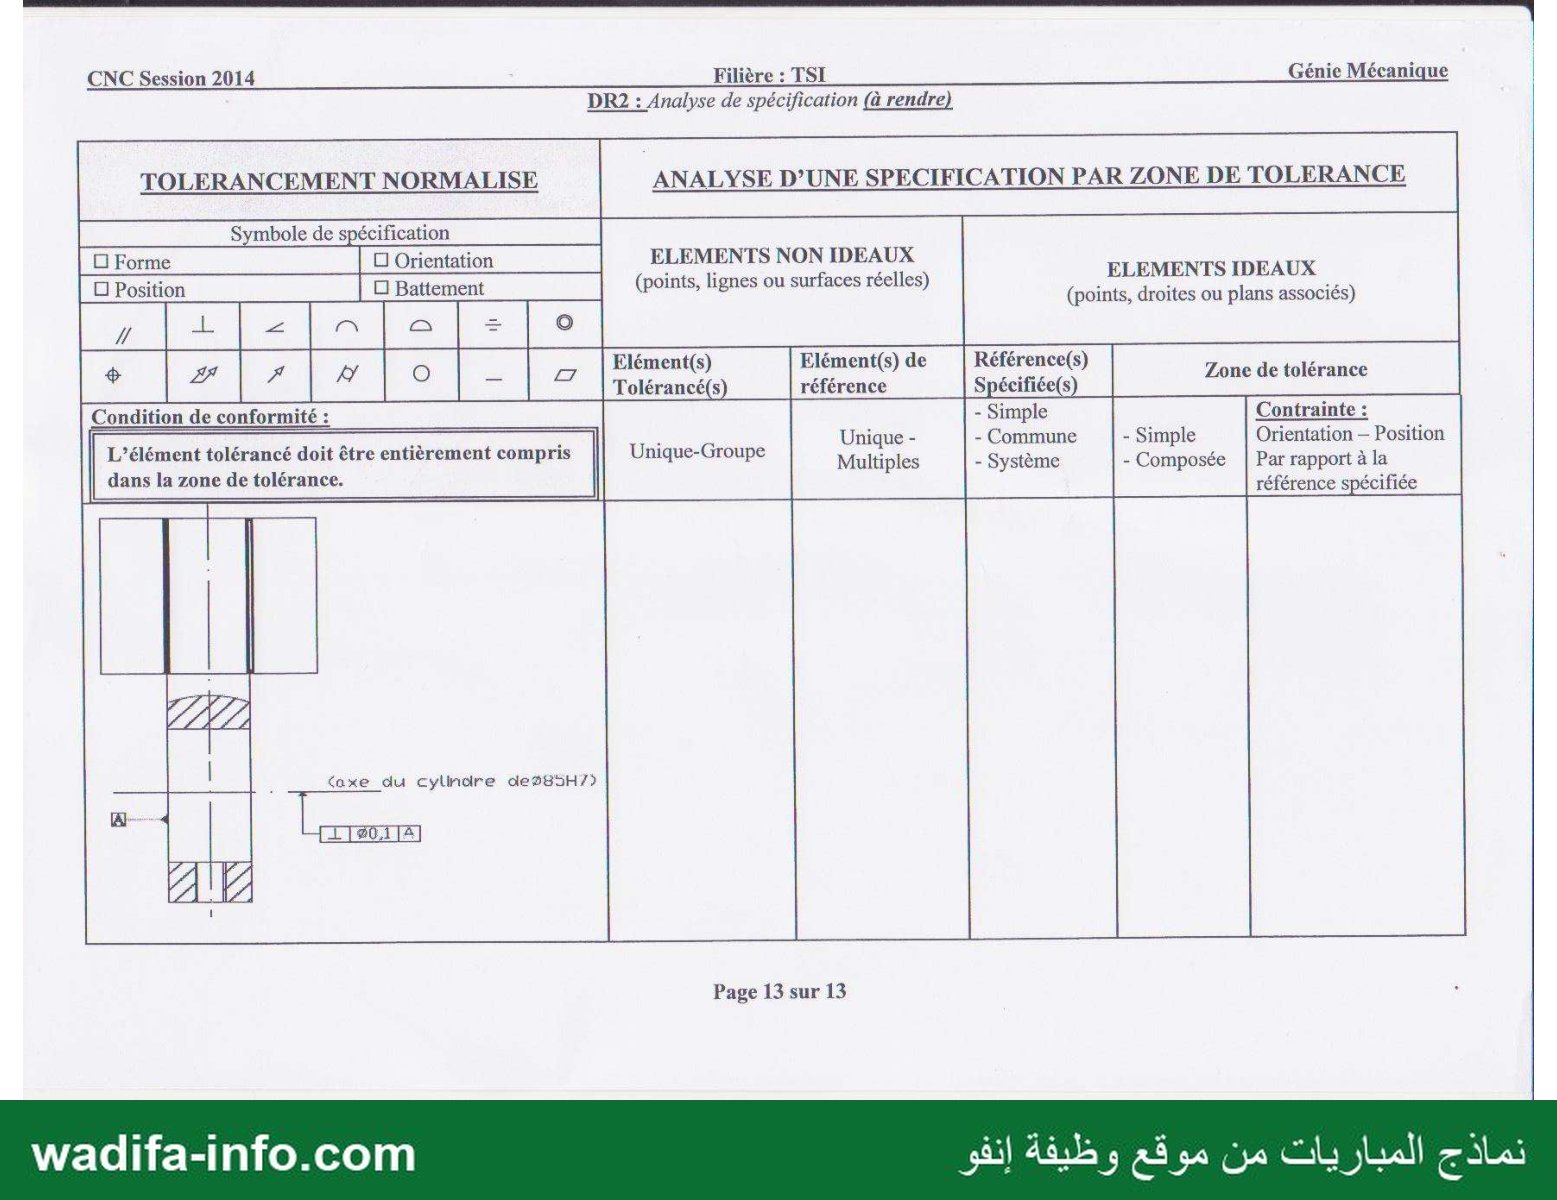
III. Spécification géométrique de la masselotte (Q17, DR2)
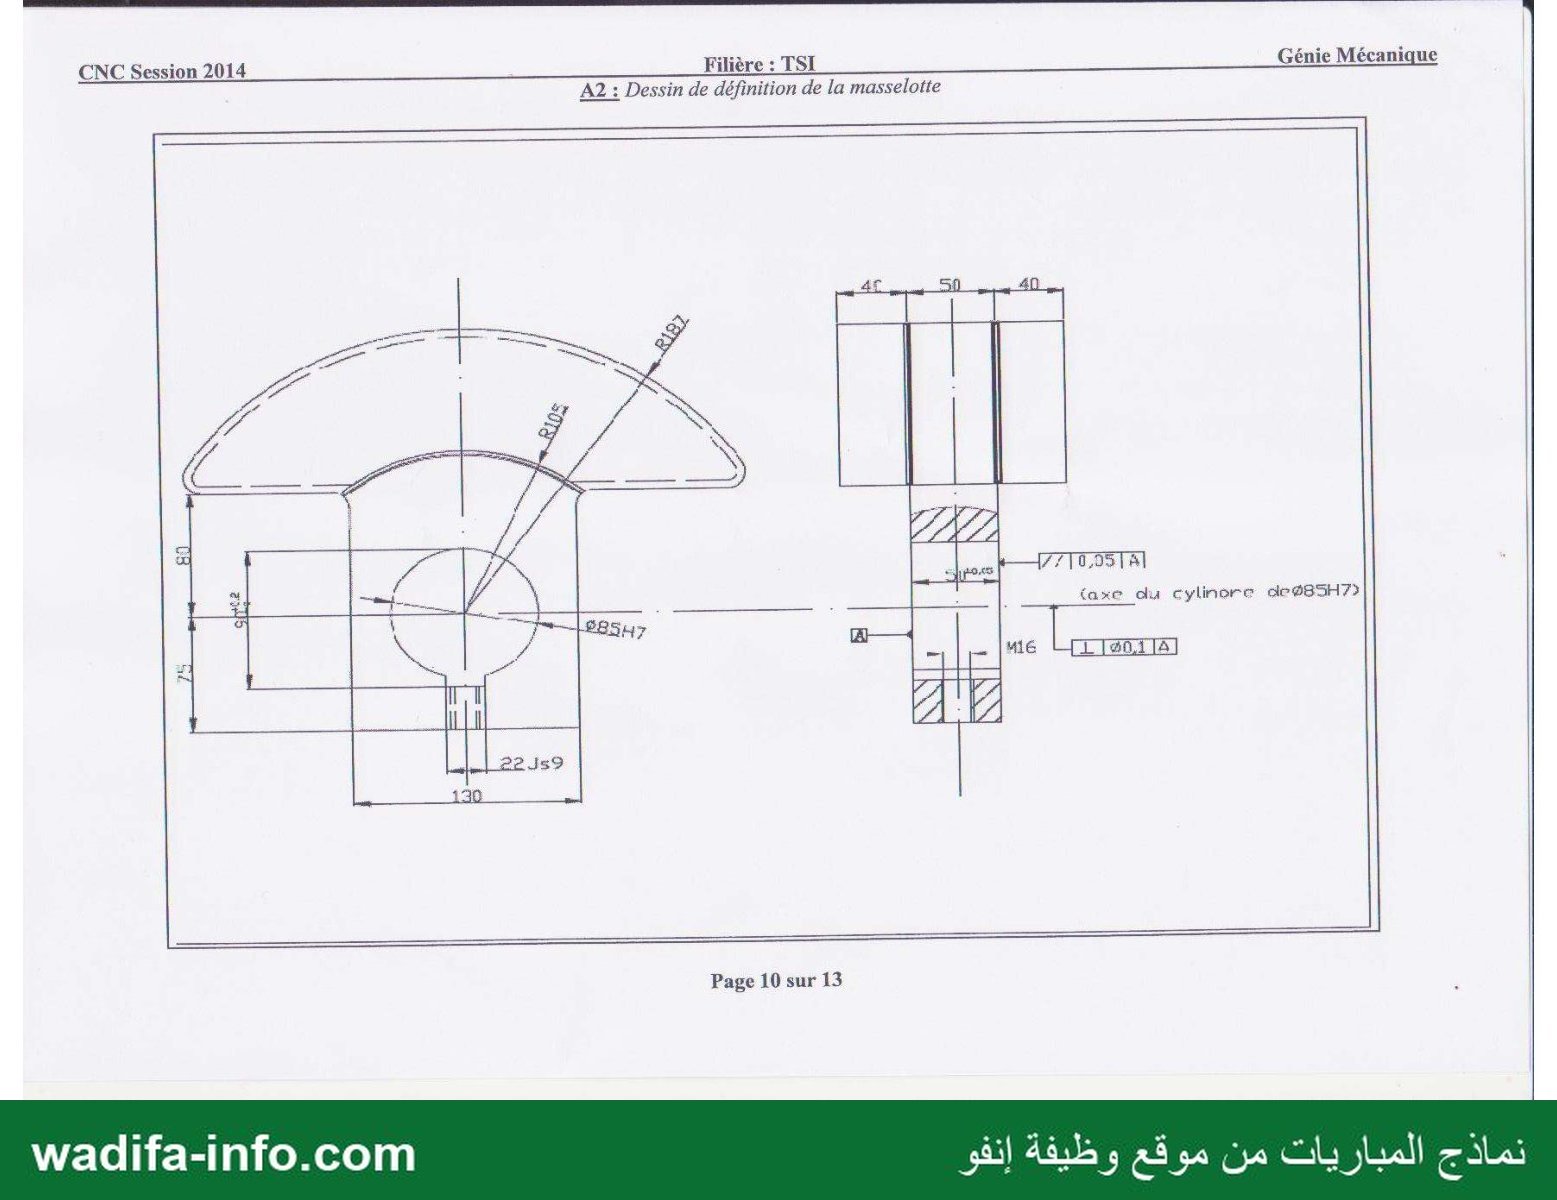
La spécification analysée est ⊥ Ø0,1 A, portée par l'axe du cylindre Ø85H7.
- Type : tolérance d'orientation, de perpendicularité.
- Élément tolérancé (non idéal) : la ligne médiane extraite, c'est-à-dire l'axe réel, de l'alésage Ø85H7. L'élément est unique.
- Élément de référence (non idéal) : la surface plane réelle repérée A, face latérale du moyeu d'épaisseur 50. Elle est unique.
- Référence spécifiée (idéale) : un plan simple, tangent à la surface A du côté extérieur de la matière et minimisant l'écart maximal.
- Zone de tolérance : simple, un cylindre de diamètre 0,1 mm dont l'axe est perpendiculaire au plan de référence A. Sa position est libre : seule son orientation est contrainte.
- Condition de conformité : l'axe réel de l'alésage doit être entièrement compris dans ce cylindre. Fonctionnellement, cela garantit que l'arbre du moteur hydraulique, qui porte la masselotte, reste perpendiculaire à la face d'appui. On évite ainsi un balourd parasite et un battement axial.
IV. Étude mécanique du système buggy + arbre
Figures de changement de base (rotation θ autour de y0, puis φ autour de z2) :
- x2 = cosθ x0 − sinθ z0 et z2 = cosθ z0 + sinθ x0 ;
- x4 = cosφ x2 + sinφ y2 et y4 = −sinφ x2 + cosφ y2.
4.1 Cinématique (Q18 à Q21)
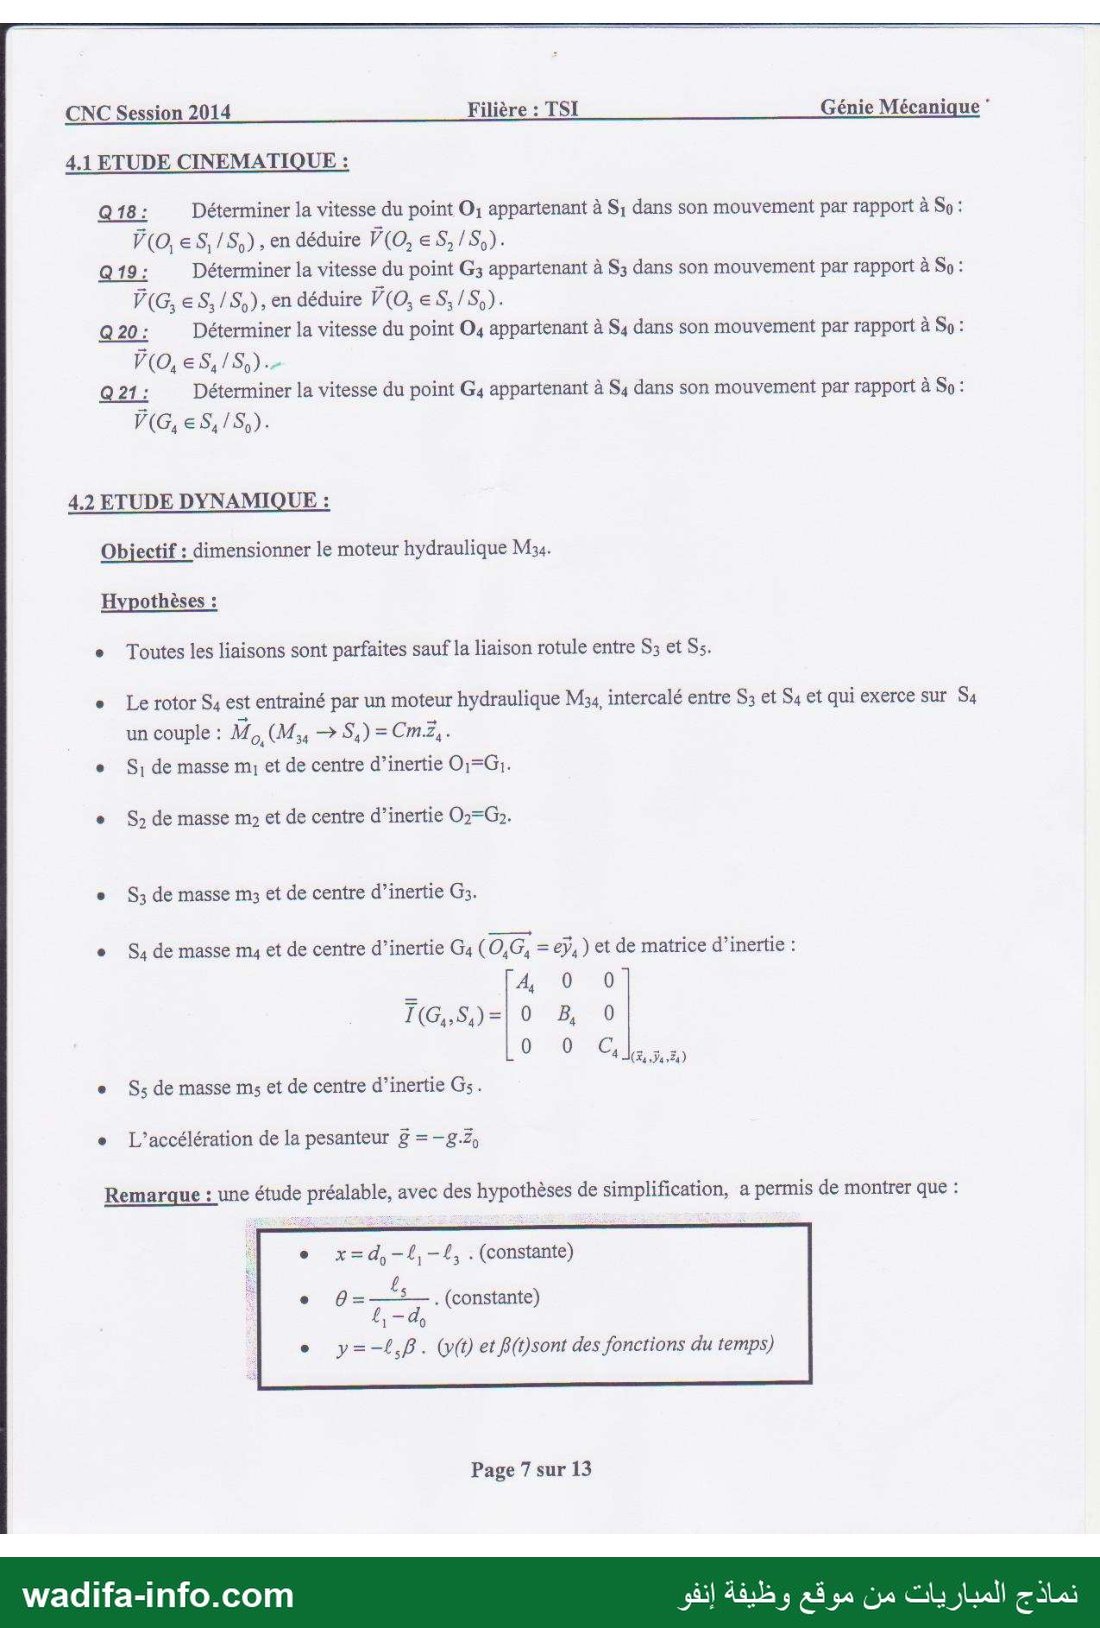
- Q18. S1 est en translation selon y0 : V(O1∈S1/S0) = ẏ y0. O2 est sur l'axe du pivot S2/S1, donc V(O2∈S2/S0) = V(O2∈S1/S0) = ẏ y0.
- Q19. On a O2G3 = x x2 et Ω(S3/S0) = θ̇ y0, avec y0 ∧ x2 = −z2. D'où V(G3∈S3/S0) = ẋ x2 − x θ̇ z2 + ẏ y0. Avec G3O3 = ℓ3 x2 : V(O3∈S3/S0) = ẋ x2 − (x + ℓ3) θ̇ z2 + ẏ y0.
- Q20. O4 est sur l'axe du pivot S4/S3. Comme O3O4 = −d y2 est colinéaire à Ω(S3/S0), le terme de moment est nul. Donc V(O4∈S4/S0) = ẋ x2 − (x + ℓ3) θ̇ z2 + ẏ y0.
- Q21. On a Ω(S4/S0) = θ̇ y2 + ω z2 et O4G4 = e y4, avec y2 ∧ y4 = sinφ z2 et z2 ∧ y4 = −x4. D'où V(G4∈S4/S0) = ẋ x2 + ẏ y0 − [(x + ℓ3) − e sinφ] θ̇ z2 − e ω x4.
4.2 Dynamique (Q22 à Q26)
D'après la remarque, x et θ sont constants : ẋ = θ̇ = 0. On a alors V(O4) = ẏ y0, Ω(S4/S0) = ω z4 et z4 = z2 est fixe dans R0.
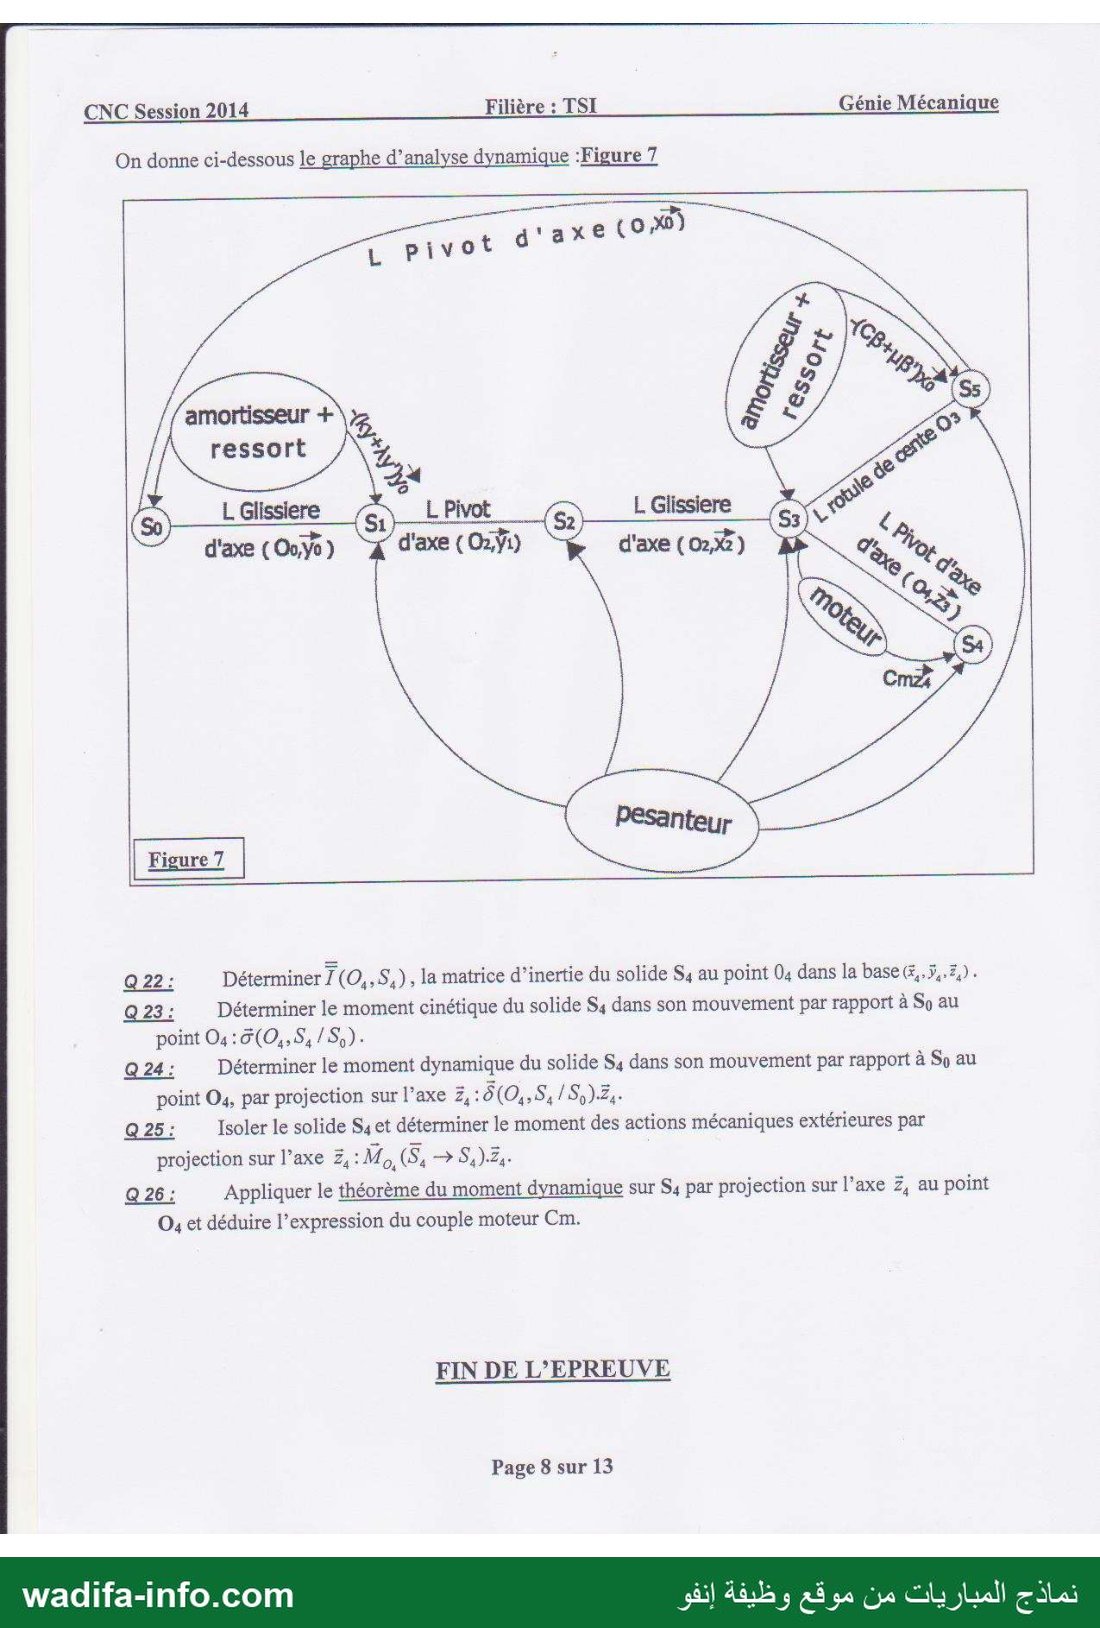
- Q22 – Huygens. Le déplacement de G4 à O4 vaut e selon y4. I(O4,S4) = diag(A4 + m4e2 ; B4 ; C4 + m4e2) dans la base (x4, y4, z4), sans produit d'inertie.
- Q23 – Moment cinétique. O4 n'est pas fixe, on écrit donc σ(O4) = I(O4)·Ω + m4 O4G4 ∧ V(O4∈S4/S0), avec y4 ∧ y2 = −sinφ z2. On obtient σ(O4,S4/S0) = [(C4 + m4e2) ω − m4 e ẏ sinφ] z4.
- Q24 – Moment dynamique. δ(O4) = dσ(O4)/dt|R0 + m4 V(O4/R0) ∧ V(G4/R0).
- Le premier terme projeté sur z4 vaut −m4e(ÿ sinφ + ẏ ω cosφ).
- Le second vaut m4 ẏ y2 ∧ (−eω x4) = +m4 e ω ẏ cosφ z2.
- Q25 – Actions extérieures sur S4.
- Pivot S3→S4 parfait : moment nul sur z4.
- Moteur : Cm.
- Pesanteur : O4G4 ∧ (−m4g z0), avec z0 = cosθ z2 − sinθ x2, ce qui donne −m4 g e sinθ cosφ sur z4.
- Q26 – TMD en O4 sur z4. Cm − m4ge sinθ cosφ = −m4e ÿ sinφ, d'où Cm = m4 e [g sinθ cos(ωt) − ÿ sin(ωt)]. Avec y = −ℓ5β, cela donne Cm = m4 e [g sinθ cos(ωt) + ℓ5 β̈ sin(ωt)]. Le couple est périodique, de valeur moyenne nulle en régime établi. Le signe du terme de pesanteur dépend de l'orientation de θ retenue sur la figure.
💡 Résultats clés : FAST : FT22 « générer les vibrations », FT212 « positionner la pince », M211 = porteur, M214 = pince + vérin ; Pince : γ = 2, mi = 3, h = 1, puis h = 0 avec une rotule en E ; RDM : D = 63,4 kN, YA = 39,4 kN, Mfmax = 13,8 kN·m en D, σmax ≈ 241 MPa, s ≈ 1,33 (objectif atteint) ; Cinématique graphique : I20 = A et V(G) ⟂ AG ; Dynamique : Cm = m4e[g sinθ cosωt − ÿ sinωt].
À réviser pour le CNC TSI Génie mécanique : graphe de liaisons et formule h = m − Ic + 6γ (mobilités internes des vérins) ; torseur de cohésion et diagrammes, I/v d'un tube, coefficient de sécurité ; composition des vitesses et CIR sur document réponse ; lecture ISO GPS (orientation et position, tableau éléments idéaux et non idéaux) ; Huygens, moment cinétique en un point mobile et théorème du moment dynamique.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}📎 Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1791/modele-de-concours-cnc-2014-genie-mecanique-tsi-concours-national-commun
