
Modèle de concours : CNC 2012 Génie mécanique (TSI) — Concours National Commun
⬇️ Télécharger le PDF Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1789/modele-de-concours-cnc-2012-genie-mecanique-tsi-concours-national-commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2012), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Technologie et sciences industrielles — génie mécanique
- Année
- 2012
- Pages
- 7
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
Concours National Commun Filière TSI Génie Mécanique 2012
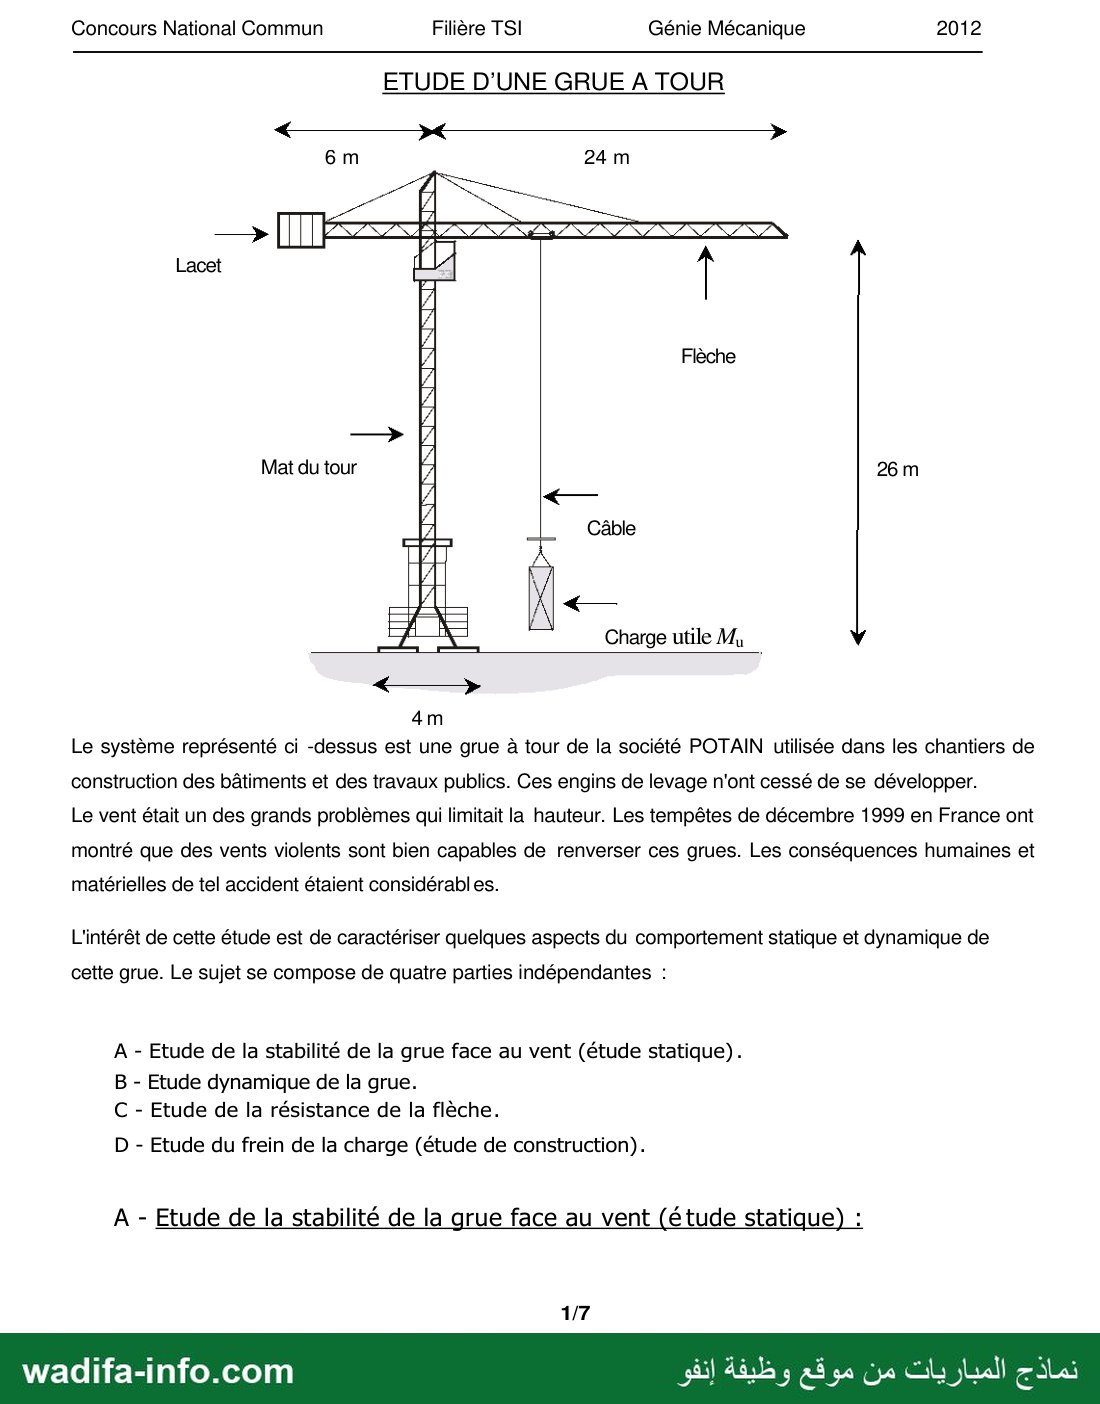
ETUDE D'UNE GRUE A TOUR
6m 24m
Lacet
Mat du tour 26 m
Charge utile M,
4m
Le système représenté ci -dessus est une grue à tour de la société POTAIN utilisée dans les chantiers de
construction des bâtiments et des travaux publics. Ces engins de levage n'ont cessé de se développer.
Le vent était un des grands problèmes qui limitait la hauteur. Les tempêtes de décembre 1999 en France ont
montré que des vents violents sont bien capables de renverser ces grues. Les conséquences humaines et
matérielles de tel accident étaient considérabl es.
L'intérêt de cette étude est de caractériser quelques aspects du comportement statique et dynamique de
cette grue. Le sujet se compose de quatre parties indépendantes :
A - Etude de la stabilité de la grue face au vent (étude statique).
5 - Etude dynamique de la grue.
C - Etude de la résistance de la flèche.
D - Etude du frein de la charge (étude de construction).
A - Etude de la stabilité de la grue face au vent (étude statique) :
1/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière TSI Génie Mécanique 2012
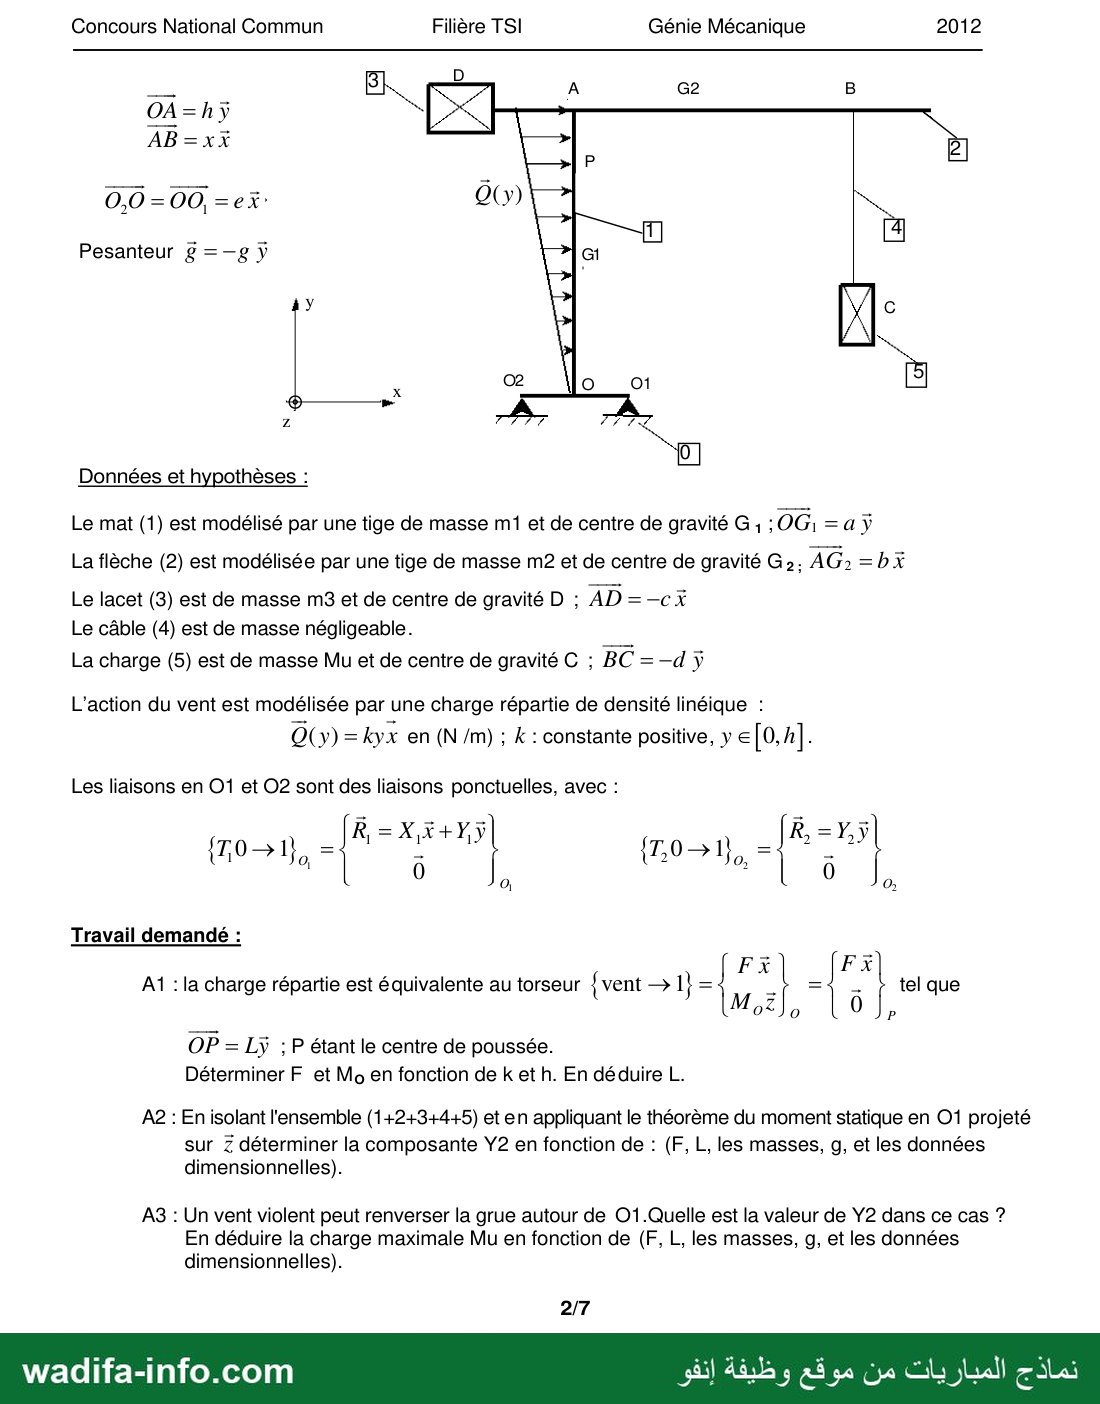
حت BE A G2 B
OA=hy
AB=xX
0,0 =00,=eï 20)
Pesanteur g =—g y
Données et hypothèses :
Le mat (1) est modélisé par une tige de masse m1 et de centre de gravité G ; ; OG, =a ÿ
La flèche (2) est modélisée par une tige de masse m2 et de centre de gravité G 2 . AG» =bX
Le lacet (3) est de masse m3 et de centre de gravité D ; AD=-cX
Le câble (4) est de masse négligeable.
La charge (5) est de masse Mu et de centre de gravité 0 ; BC = —d y
L'action du vent est modélisée par une charge répartie de densité linéique :
O(y) = kyx en (N /m) ; k : constante positive, y € 0 h] ;
Les liaisons en O1 et O2 sont des liaisons ponctuelles, avec :
R=X3+Y5 k,=H5
2 0,
Travail demandé :
FX FX
A1 :la charge répartie est équivalente au torseur { vent › 1} = | ; = | | tel que
0 P
OP = Lÿ : P étant le centre de poussée.
Déterminer F et Mo en fonction de k et h. En déduire L.
A2 : En isolant l'ensemble (1+2+3+4+5) et en appliquant le théorème du moment statique en O1 projeté
sur Z déterminer la composante Y2 en fonction de : (F, با les masses, ,و et les données
dimensionnelles).
A3 : Un vent violent peut renverser la grue autour de O1.Quelle est la valeur de Y2 dans ce cas ?
En déduire la charge maximale Mu en fonction de (F, L, les masses, g, et les données
dimensionnelles).
2/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière TSI Génie Mécanique 2012
B - Etude dynamique de la grue :
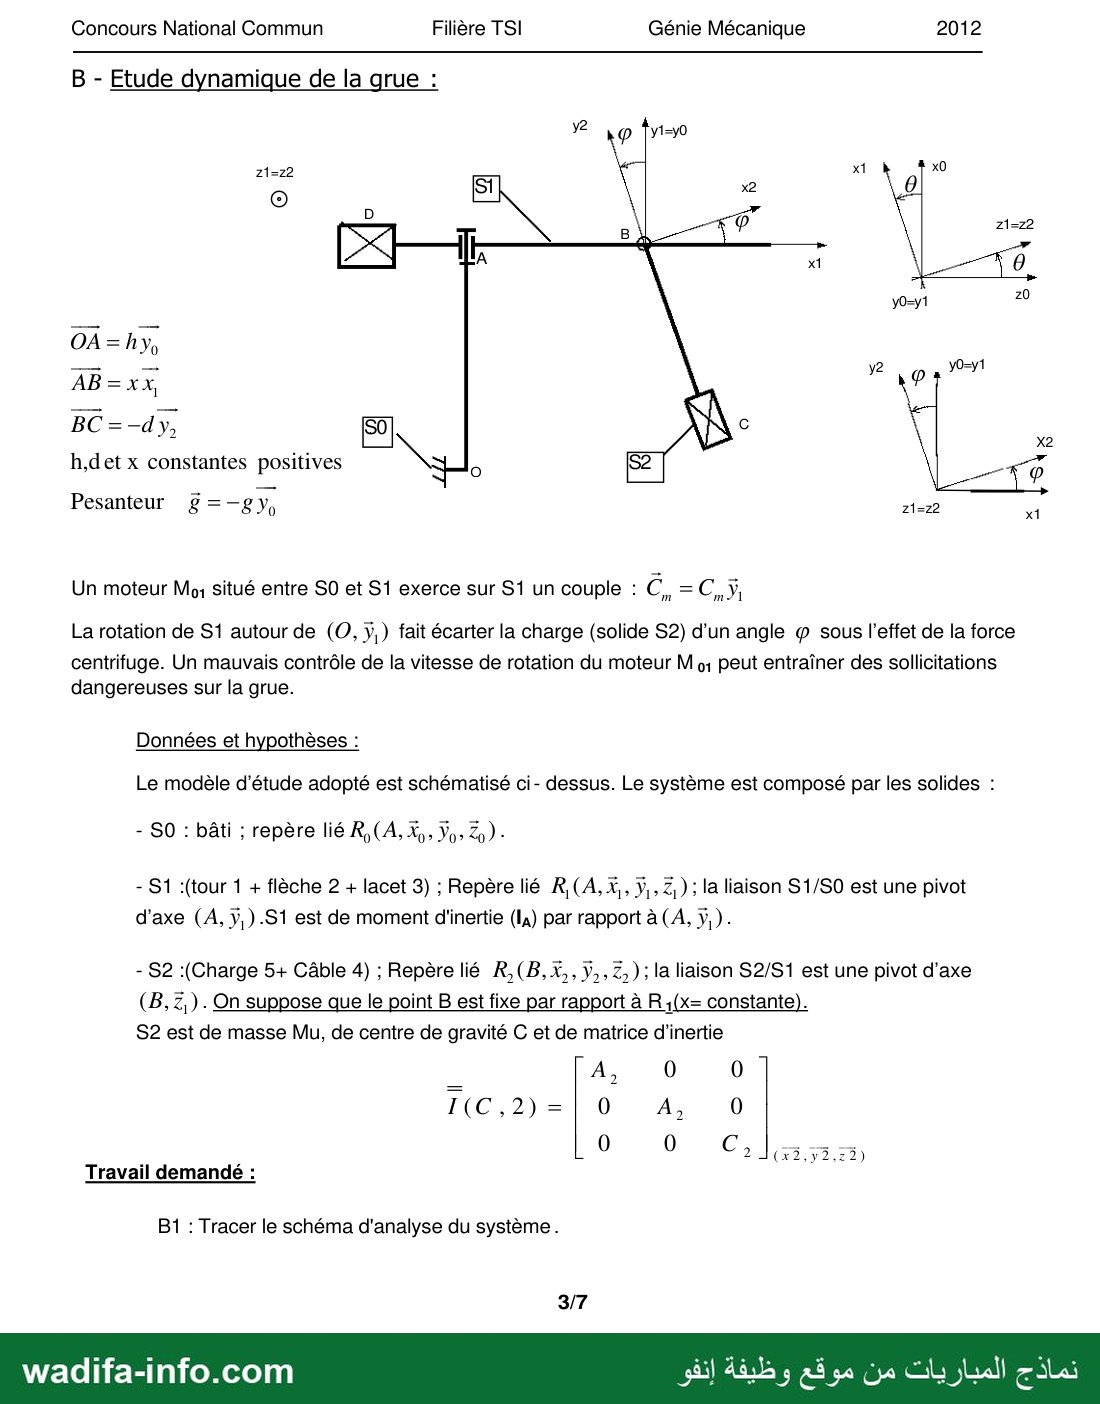
x1i x0
z1=22
9
D 21-2
P3+ à
yO=y1 z0
OA = hy,
با — 2 y0=y1
AB=xx, T0
20-1 5 ;
h,det x constantes positives _—x0
Pesanteur g= -8% 21-22
Un moteur Mo, situé entre SO et 51 exerce sur 51 un couple : É, =C,
La rotation de 51 autour de (O, ÿ,) fait écarter la charge (solide S2) d’un angle م sous l’effet de la force
centrifuge. Un mauvais contrôle de la vitesse de rotation du moteur M 0, peut entraîner des sollicitations
dangereuses sur la grue.
Données et hypothèses :
Le modèle d'étude adopté est schématisé ci- dessus. Le système est composé par les solides :
- 50 : bâti ; repère lié R, (A, Xp» Yo» Ze) -
- 51 :(tour 1 + flèche 2 + lacet 3) ; Repère lié R, (A, X,. Y,. Z, ) : la liaison 51/50 est une pivot
d’axe (A, ÿ,) -S1 est de moment d'inertie (la) par rapport à (A, y, )
- S2 :(Charge 5+ Câble 4) ; Repère lié R,(B, X,, ÿ,, Z, ) ; la liaison 52/51 est une pivot d’axe
(B, Z,). On suppose que le point B est fixe par rapport à 8 كرا constante).
52 est de masse Mu, de centre de gravité C et de matrice d’inertie
_ A, 0 0
0 0 ©
Travail demandé :
B1 : Tracer le schéma d'analyse du système.
3/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière TSI Génie Mécanique 2012
B2 : Déterminer la vitesse de rotation 02 / SO) . Exprimer ce vecteur dans R2.
B3 : Déterminer la vitesse لآ (S2/S0) . Exprimer ce vecteur dans R2.
B4 : Déterminer le moment cinétique &,(S2/S0) . Exprimer ce vecteur dansR2.
B5 : Déterminer la projection du moment dynamique LÉ, (S2/S0)
B6 : Quel système faut- il isoler et quelle équation écrire pour déterminer l'équation de mouvement
relative à . Trouver cette équation.
C - Etude de la résistance de la flèche :
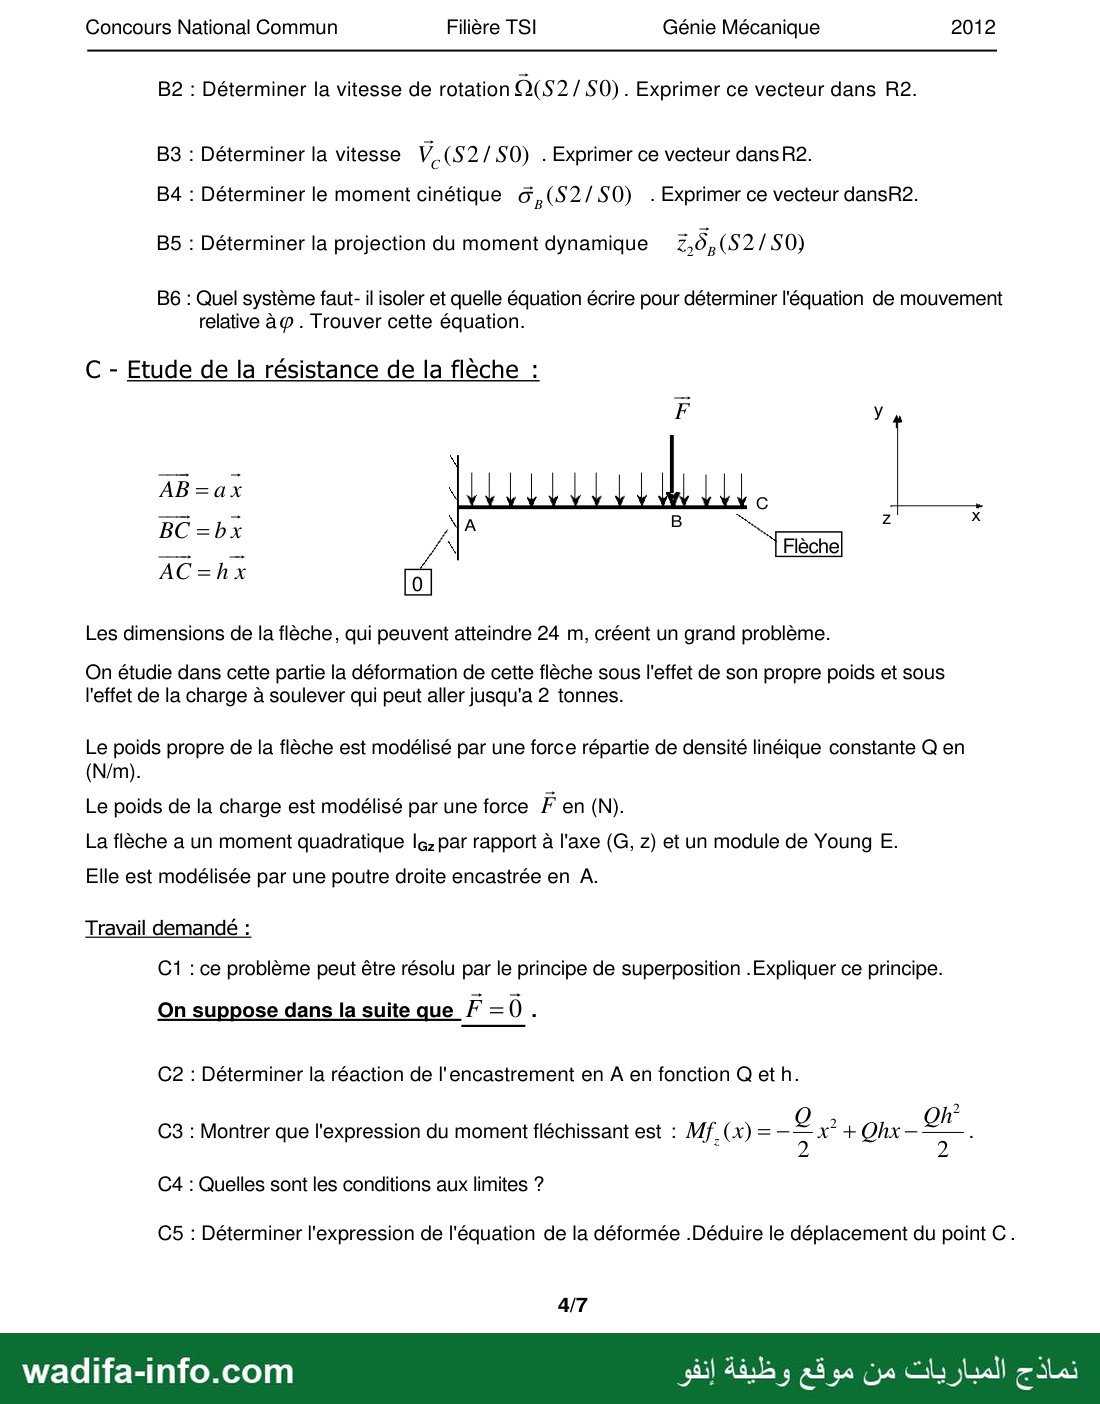
AB=ax 5 ; ;
BC=bx 7
AC=hx
Les dimensions de la flèche, qui peuvent atteindre 24 m, créent un grand problème.
On étudie dans cette partie la déformation de cette flèche sous l'effet de son propre poids et sous
l'effet de la charge à soulever qui peut aller jusqu'a 2 tonnes.
Le poids propre de la flèche est modélisé par une force répartie de densité linéique constante Q en
Le poids de la charge est modélisé par une force F en (N).
La flèche a un moment quadratique lez par rapport à l'axe (G, z) et un module de Young E.
Elle est modélisée par une poutre droite encastrée en A.
Travail demandé :
C1 : ce problème peut être résolu par le principe de superposition .Expliquer ce principe.
On suppose dans la suite que F = 0 1
C2 : Déterminer la réaction de l'encastrement en A en fonction © et h.
C3 : Montrer que l'expression du moment fléchissant est : Mf.(x)=— Ë x°*+OQhx- 2 ;
C4 : Quelles sont les conditions aux limites ?
C5 : Déterminer l'expression de l'équation de la déformée .Déduire le déplacement du point C..
47
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Filière TSI Génie Mécanique 2012
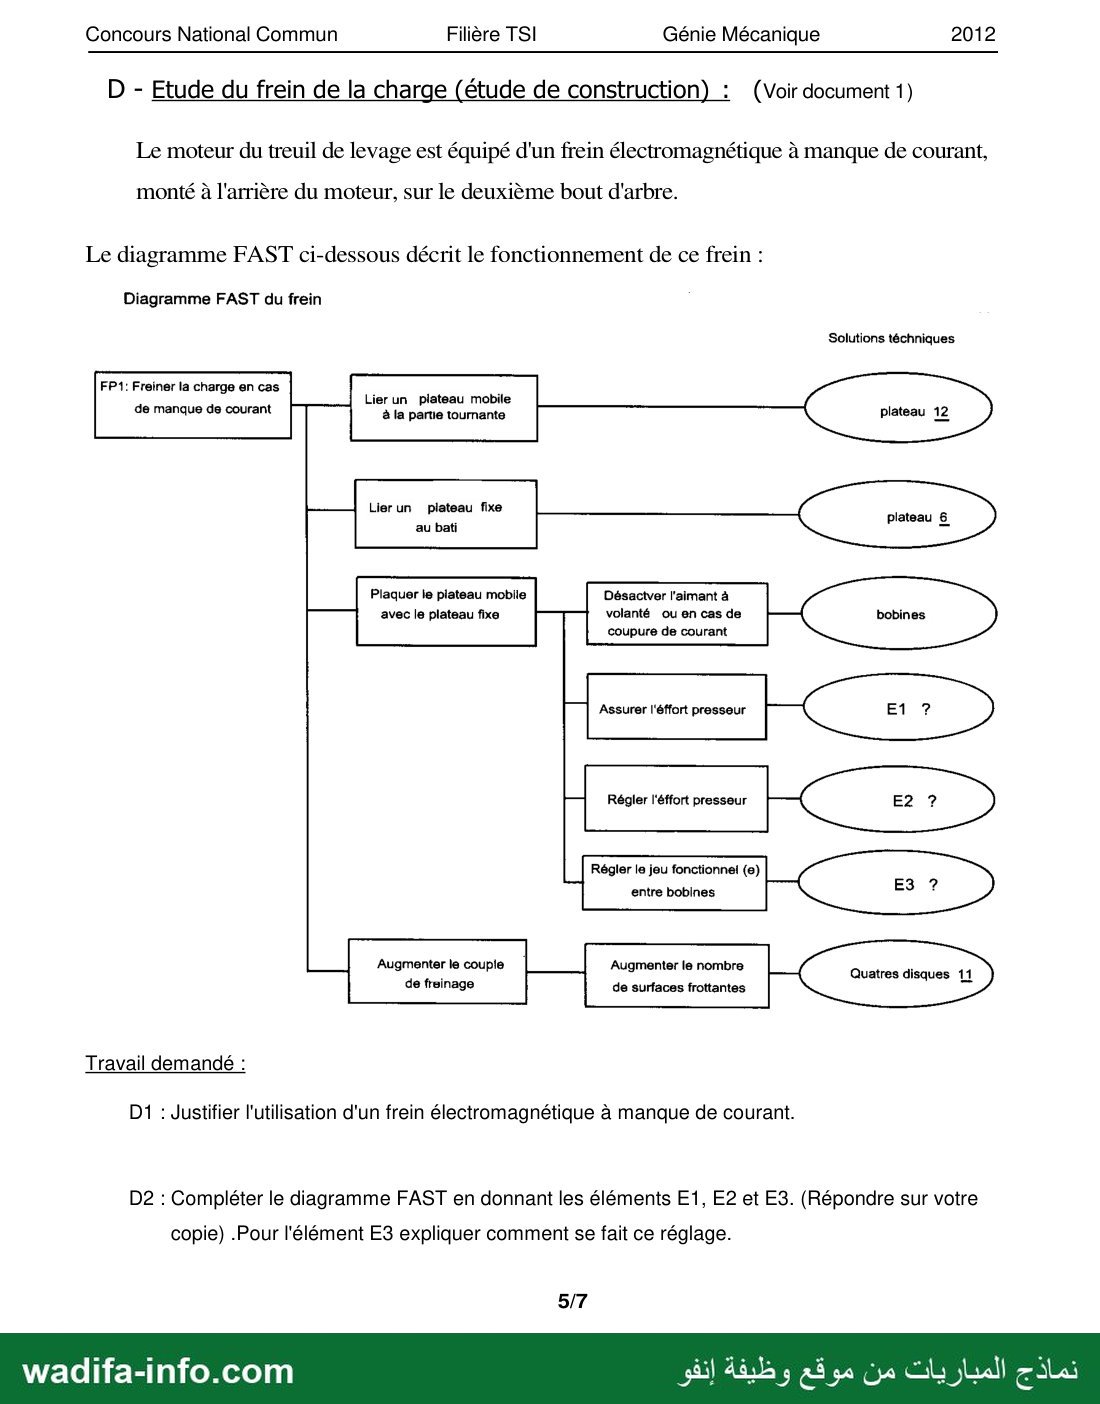
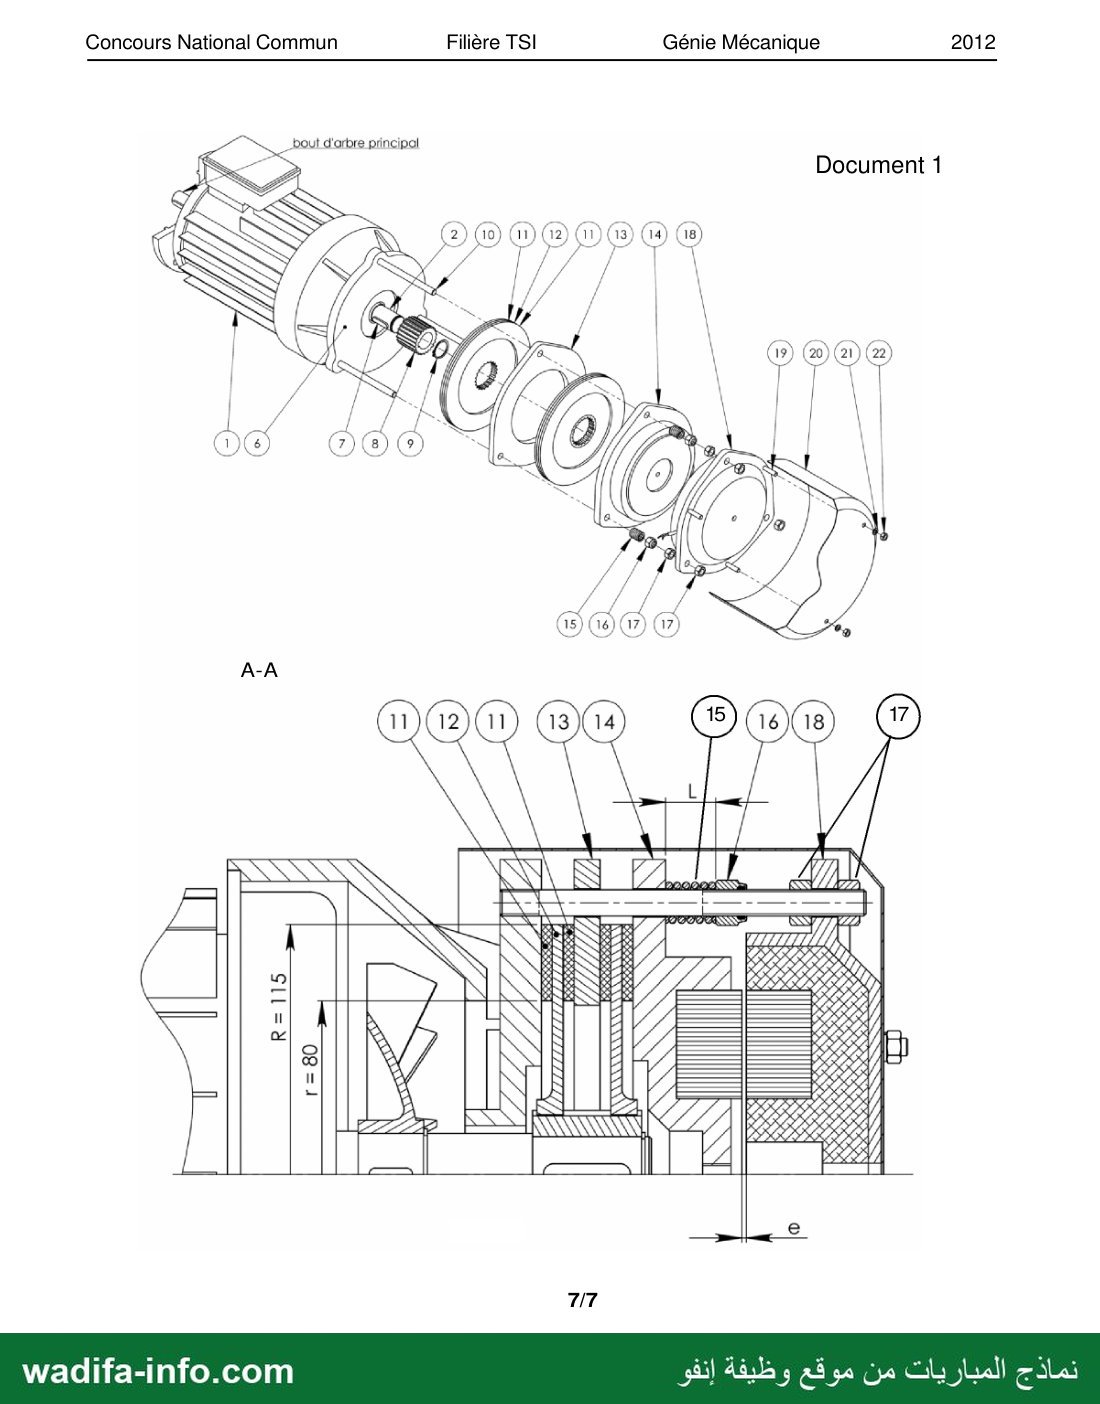
D - Etude du frein de la charge (étude de construction) : (Voir document 1)
Le moteur du treuil de levage est équipé d'un frein électromagnétique à manque de courant,
monté à l'arrière du moteur, sur le deuxième bout d'arbre.
Le diagramme FAST ci-dessous décrit le fonctionnement de ce frein :
Diagramme FAST du frein
Solutions téchniques
FP1: Freiner la charge en cas
Lierun plateau mobile
de manque de courant à la partie tournante plateau 12
Lierun plateau fixe
au bati
plateau 6
Plaquer le plateau mobile Désactver l'aimant à
avec le plateau fixe volanté ou en cas de bobines
coupure de courant
Assurer l‘éffort presseur
Régler l'éffort presseur
Régler le jeu fonctionnel (e)
entre bobines
Augmenter le coupie Augmenter le nombre
de freinage de surfaces frottantes
Quatres disques 11
Travail demandé :
D1 : Justifier l'utilisation d'un frein électromagnétique à manque de courant.
D2 : Compléter le diagramme FAST en donnant les éléments E1, E2 et E3. (Répondre sur votre
copie) .Pour l'élément E3 expliquer comment se fait ce réglage.
5/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière TSI Génie Mécanique 2012
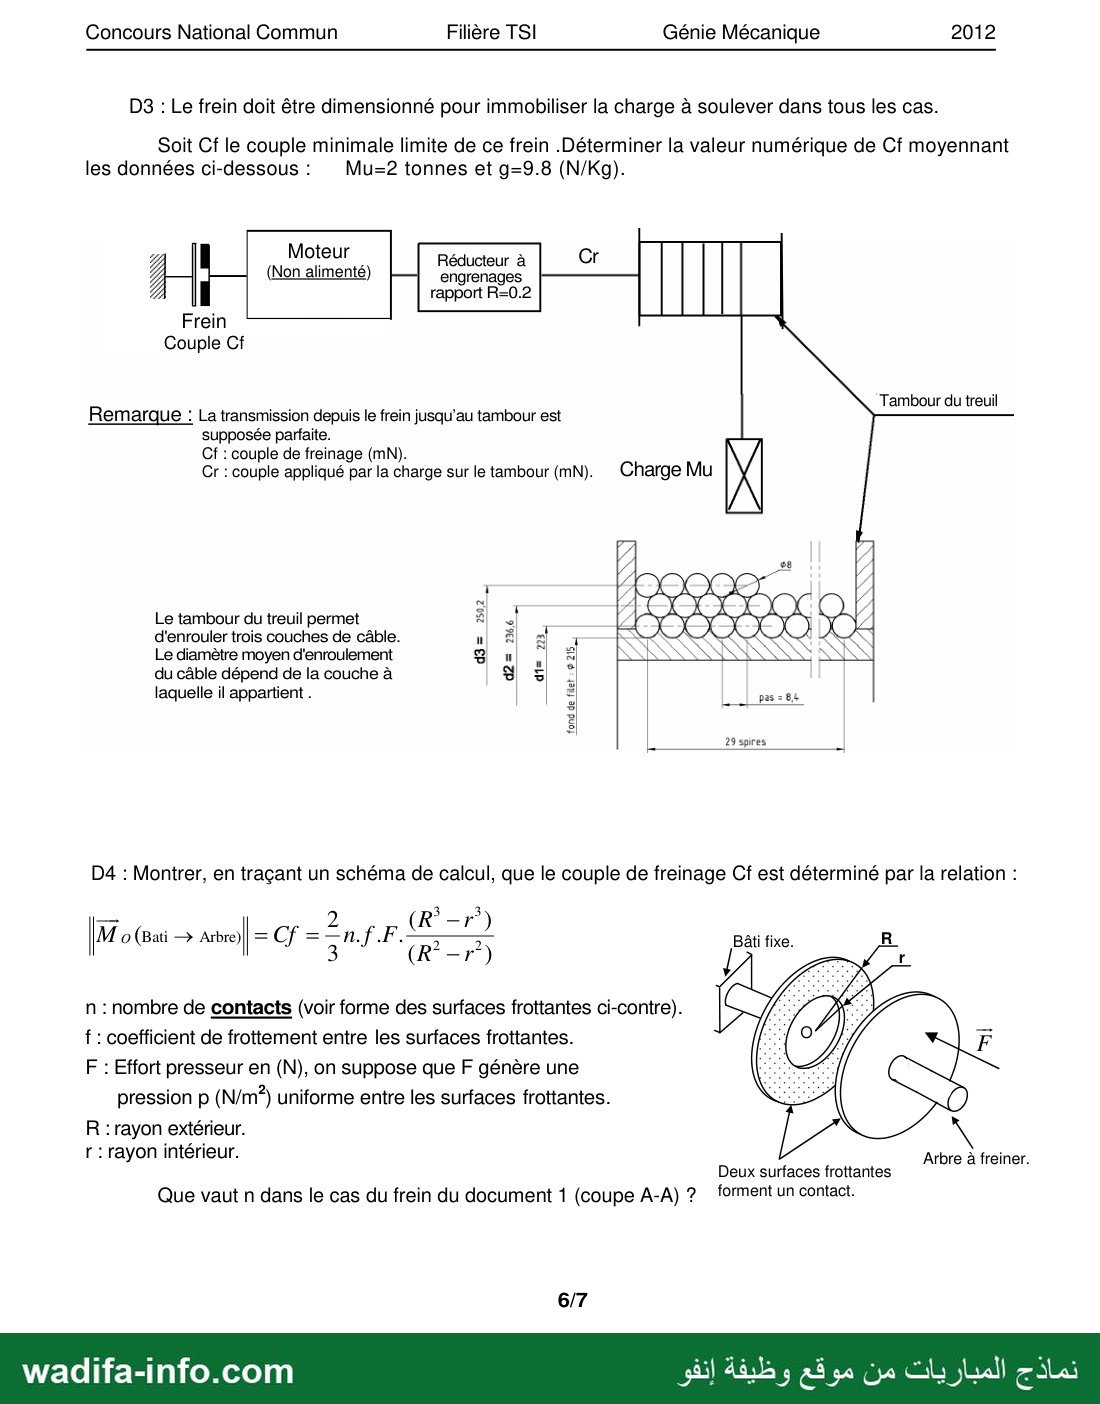
D3 : Le frein doit être dimensionné pour immobiliser la charge à soulever dans tous les cas.
Soit Cf le couple minimale limite de ce frein .Déterminer la valeur numérique de Cf moyennant
les données ci-dessous : | Mu=2 tonnes et g=9.8 (N/Kg).
; Moteur
5 [ Réducteur à
(Non alimenté) engrenages
rapport R=0.2
Frein
Couple Cf
‘Tambour du treuil
Remarque : La transmission depuis le frein jusqu’au tambour est
supposée parfaite.
Cf : couple de freinage (mN).
Cr : couple appliqué par la charge sur le tambour (mN). | Charge Mu
Le tambour du treuil permet
d'enrouler trois couches de câble.
Le diamètre moyen d'enroulement
du câble dépend de la couche à
laquelle il appartient .
d3= 2502
di= 223
fond de filet : 9 215
29 spires
D4 : Montrer, en traçant un schéma de calcul, que le couple de freinage Cf est déterminé par la relation :
=Cf AT SES) Bâti fixe. _ R
| M o (Bati › Arbre)
n : nombre de contacts (voir forme des surfaces frottantes ci-contre).
f : coefficient de frottement entre les surfaces frottantes.
F : Effort presseur en (N), on suppose que F génère une
pression م (N/m”) uniforme entre les surfaces frottantes.
R : rayon extérieur.
r : rayon intérieur. Arbre à freiner.
Deux surfaces frottantes
Que vaut n dans le cas du frein du document 1 (coupe A-A) ? forment un contact.
6/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Génie Mécanique 2012
Document 1
8
8
SON
1 ل
2
8
Filière TSI
Concours National Commun
bout d'arbre principal
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce modèle est l'épreuve de Génie Mécanique du Concours National Commun (CNC) 2012, filière TSI, d'accès aux écoles d'ingénieurs. Support : une grue à tour POTAIN (flèche de 24 m, contre-flèche de 6 m, mât de 26 m). Le sujet (7 pages) comporte quatre parties indépendantes : A – stabilité face au vent (statique), B – dynamique de la charge en rotation, C – flexion de la flèche (RDM), D – frein électromagnétique du treuil (construction). Voici une correction proposée, question par question.
💡 Méthode : les quatre parties sont indépendantes. Commencez par celles où les calculs sont « mécaniques » (C et D), puis A ; la partie B (cinématique + dynamique 3D) demande le plus de rigueur sur les bases et les changements de repère.
A – Stabilité de la grue face au vent
Repérage : O origine, O1 = O + e x, O2 = O − e x ; G1 = (0, a) ; A = (0, h) ; G2 = (b, h) ; D = (−c, h) ; B = (x, h) ; C = (x, h − d). Vent : Q(y) = k·y suivant +x.
A1 – Torseur équivalent du vent et centre de poussée
Résultante : F = ∫0h k y dy = k h²/2.
Moment en O : dMO = (y·y) ∧ (k y dy·x) = −k y² dy·z, donc MO = −∫0h k y² dy = −k h³/3 (le moment est porté par −z : le vent tend à faire tourner la grue dans le sens horaire).
Au centre de poussée P le moment est nul : MO = MP + OP ∧ F x = L y ∧ F x = −L F z. D'où −L F = −k h³/3, soit L = (k h³/3)/(k h²/2) = 2h/3.
A2 – Composante Y2
On isole E = {1, 2, 3, 4, 5}. Actions extérieures : poids des solides (m1, m2, m3, Mu), vent (F x en P), R1 en O1, R2 = Y2 y en O2. Théorème du moment statique en O1, projeté sur z (pour une force verticale Fy appliquée à l'abscisse X : moment (X − e)·Fy ; pour une force horizontale Fx à la hauteur Y : moment −Y·Fx) :
- R1 : 0 (appliquée en O1) ;
- R2 : (−e − e)·Y2 = −2e Y2 ;
- mât : (0 − e)(−m1g) = + m1 g e ;
- flèche : −(b − e) m2 g ;
- lacet (contrepoids) : (−c − e)(−m3g) = + m3 g (c + e) ;
- charge : −(x − e) Mu g ;
- vent : −L F.
Somme nulle :
Y2 = [ m1 g e + m3 g (c + e) − m2 g (b − e) − Mu g (x − e) − F L ] / (2e)
A3 – Basculement autour de O1 et charge maximale
La liaison ponctuelle en O2 est unilatérale (Y2 ≥ 0). Au moment où la grue commence à basculer autour de O1, le contact en O2 se rompt : Y2 = 0.
La condition de non-basculement Y2 ≥ 0 donne :
Mu max = [ g (m1 e + m3(c + e) − m2(b − e)) − F L ] / [ g (x − e) ], avec F L = (k h²/2)(2h/3) = k h³/3.
On voit que la charge admissible diminue quand le vent (k) augmente ou quand le chariot s'éloigne (x grand) : c'est pourquoi la charge maximale d'une grue est donnée en fonction de la portée.
B – Étude dynamique de la grue
Paramétrage : θ = (x0, x1) = (z0, z1) autour de y0 = y1 ; φ = (x1, x2) = (y1, y2) autour de z1 = z2. Relations utiles : y1 = sin φ x2 + cos φ y2 ; x1 = cos φ x2 − sin φ y2.
B1 – Schéma d'analyse (graphe des liaisons et des actions)
- S0 (bâti) — pivot d'axe (O, y1) — S1 (mât + flèche + lacet) — pivot d'axe (B, z1) — S2 (câble + charge).
- Actions extérieures : pesanteur sur S1 et sur S2 (−Mu g y0 en C) ; couple moteur Cm y1 exercé par S0 sur S1 (moteur M01 entre S0 et S1).
- Paramètres de mouvement : θ (S1/S0) et φ (S2/S1) ; x, h, d constantes.
B2 – Ω(S2/S0)
Ω(S2/S0) = Ω(S2/S1) + Ω(S1/S0) = φ' z1 + θ' y1, soit dans R2 :
Ω(S2/S0) = θ' sin φ x2 + θ' cos φ y2 + φ' z2
B3 – VC(S2/S0)
B est sur l'axe de la pivot S2/S1 et fixe dans R1 : V(B, S2/S0) = V(B, S1/S0) = Ω(S1/S0) ∧ AB = θ' y1 ∧ x x1 = −x θ' z1.
V(C, S2/S0) = V(B, S2/S0) + Ω(S2/S0) ∧ BC, avec BC = −d y2 :
Ω ∧ BC = (θ' sin φ x2 + θ' cos φ y2 + φ' z2) ∧ (−d y2) = −d θ' sin φ z2 + d φ' x2.
VC(S2/S0) = d φ' x2 − (x + d sin φ) θ' z2
💡 Vérification par dérivation : AC = (x + d sin φ) x1 − d cos φ y1 et dx1/dt|R0 = −θ' z1 redonnent exactement ce résultat.
B4 – Moment cinétique σB(S2/S0)
En C (centre d'inertie) : σC = I(C,2)·Ω = A2 θ' sin φ x2 + A2 θ' cos φ y2 + C2 φ' z2.
Transport : σB = σC + BC ∧ Mu VC = σC + Mu(−d y2) ∧ (d φ' x2 − (x + d sin φ) θ' z2) = σC + Mu d² φ' z2 + Mu d (x + d sin φ) θ' x2.
σB(S2/S0) = [A2 sin φ + Mu d (x + d sin φ)] θ' x2 + A2 θ' cos φ y2 + (C2 + Mu d²) φ' z2
B5 – z2·δB(S2/S0)
B n'est pas fixe dans R0 : δB = dσB/dt|R0 + Mu V(B/R0) ∧ VC. Projeté sur z2 :
z2·δB = d(z2·σB)/dt − σB·(dz2/dt) + z2·(Mu VB ∧ VC).
- d(z2·σB)/dt = (C2 + Mu d²) φ'' ;
- dz2/dt|R0 = θ' y1 ∧ z1 = θ' x1 = θ' (cos φ x2 − sin φ y2), d'où σB·dz2/dt = Mu d (x + d sin φ) θ'² cos φ (les termes en A2 s'annulent) ;
- VB ∧ VC = (−x θ' z2) ∧ (d φ' x2 − …z2) = −x d θ' φ' y2 : composante nulle sur z2.
z2·δB(S2/S0) = (C2 + Mu d²) φ'' − Mu d (x + d sin φ) θ'² cos φ
B6 – Équation de mouvement en φ
On isole S2 et on applique le théorème du moment dynamique en B, en projection sur z2 (axe de la pivot S2/S1 parfaite : son moment sur z1 est nul ; les inconnues de liaison disparaissent).
Moment du poids en B : BC ∧ (−Mu g y0) = Mu g d (y2 ∧ y1) = −Mu g d sin φ z2.
(C2 + Mu d²) φ'' + Mu g d sin φ − Mu d (x + d sin φ) θ'² cos φ = 0
Contrôles : si θ' = 0, on retrouve l'équation du pendule pesant ; en régime établi (φ constant), tan φ = θ'² (x + d sin φ)/g : plus la rotation est rapide, plus la charge s'écarte — d'où le danger d'un mauvais contrôle de la vitesse du moteur M01.
C – Résistance de la flèche
C1 – Principe de superposition
Dans le cadre de l'élasticité linéaire (matériau élastique linéaire, petites déformations, petits déplacements), les effets (efforts intérieurs, contraintes, déformée) d'un ensemble de charges sont égaux à la somme des effets de chaque charge appliquée seule. Ici : déformée totale = déformée due au poids propre Q seul + déformée due à la charge F seule.
C2 – Réaction de l'encastrement en A (F = 0)
Charge totale : −Q h y appliquée au milieu (x = h/2). Équilibre de la flèche :
- Résultante : RA = Q h y ;
- Moment en A : MA + (h/2 x) ∧ (−Q h y) = 0, d'où MA = + Q h²/2 z.
C3 – Moment fléchissant
Coupure à l'abscisse x ; on considère la partie droite [x, h] (charge −Q(h − x) y appliquée en (x + h)/2). Moment en G des actions de droite :
Mfz(x) = ((h − x)/2)·(−Q(h − x)) = −Q (h − x)²/2 = −(Q/2) x² + Q h x − Q h²/2, ce qui est l'expression demandée. (Même résultat par la gauche : −[MA + moment de RA et de la charge sur [0, x]].)
C4 – Conditions aux limites
Encastrement en A (x = 0) : flèche nulle y(0) = 0 et rotation nulle y'(0) = 0.
C5 – Déformée et déplacement de C
E IGz y'' = Mfz(x) = −(Q/2) x² + Q h x − Q h²/2.
Intégration : E IGz y' = −Q x³/6 + Q h x²/2 − Q h² x/2 + C1, avec y'(0) = 0 ⇒ C1 = 0.
E IGz y = −Q x⁴/24 + Q h x³/6 − Q h² x²/4 + C2, avec y(0) = 0 ⇒ C2 = 0.
y(x) = −Q x² (x² − 4 h x + 6 h²) / (24 E IGz)
En C (x = h) : yC = −Q h⁴ / (8 E IGz) (vers le bas). On retrouve le résultat classique de la console sous charge uniforme.
D – Frein de la charge (étude de construction)
D1 – Pourquoi un frein à manque de courant ?
Le serrage est assuré par des ressorts et le desserrage par l'électro-aimant alimenté. En cas de coupure de courant (volontaire ou panne), les ressorts serrent automatiquement le frein : la charge suspendue est immobilisée et ne peut pas chuter. C'est une sécurité positive (« fail-safe »), indispensable pour un appareil de levage ; elle sert aussi de frein de parking à l'arrêt du moteur.
D2 – Compléter le FAST (réponse probable, le sujet ne fournit pas de nomenclature)
- E1 – Assurer l'effort presseur : les ressorts 15 (montés sur les colonnettes, ils poussent le plateau mobile 14 contre l'empilage disques/plateaux).
- E2 – Régler l'effort presseur : les écrous 16 : en les vissant ou dévissant on modifie la longueur L des ressorts, donc leur compression et l'effort presseur F.
- E3 – Régler le jeu fonctionnel e : les écrous 17 placés de part et d'autre du corps de l'électro-aimant 18 sur les colonnettes. Réglage : on desserre un écrou 17, on déplace le corps 18 axialement le long des tiges jusqu'à obtenir l'entrefer e voulu (mesuré avec une cale d'épaisseur), puis on bloque 18 entre les deux écrous 17 (serrage écrou contre écrou). Ce réglage se refait au fur et à mesure de l'usure des garnitures 11.
D3 – Couple de freinage minimal Cf
Le cas le plus défavorable est celui du plus grand rayon d'enroulement (3e couche) : d3 = 250,2 mm, soit r = 0,1251 m.
Poids de la charge : Mu g = 2000 × 9,8 = 19 600 N.
Cr = 19 600 × 0,1251 ≈ 2 452 N·m sur le tambour.
Transmission parfaite (conservation de la puissance) : Cf ωmoteur = Cr ωtambour, avec ωtambour/ωmoteur = R = 0,2 :
Cf = R·Cr = 0,2 × 2 452 ≈ 490 N·m
💡 Erreur fréquente : prendre d1 (223 mm) ou le fond de filet (215 mm). Le frein doit tenir « dans tous les cas », donc avec le câble enroulé sur la couche la plus grande.
D4 – Couple d'un frein à disques et valeur de n
Schéma de calcul : couronne de contact de rayons r et R, pression uniforme p. Élément de surface dS = ρ dα dρ, à la distance ρ de l'axe.
- Effort presseur : F = ∫ p dS = p π (R² − r²) ⇒ p = F / [π (R² − r²)].
- Effort tangentiel élémentaire (Coulomb) : dT = f p dS ; son moment par rapport à l'axe : dC = ρ f p ρ dα dρ.
- Pour un contact : C1 = f p ∫02π dα ∫rR ρ² dρ = (2π/3) f p (R³ − r³) = (2/3) f F (R³ − r³)/(R² − r²).
- Avec n contacts soumis au même effort presseur (les disques sont libres axialement) : Cf = (2/3) n f F (R³ − r³)/(R² − r²).
Valeur de n : la coupe A-A montre deux disques tournants, chacun garni de deux garnitures 11 (les « quatre disques 11 » du FAST). Les contacts frottants sont : plateau fixe 6 / garniture, garniture / plateau intermédiaire 13, plateau 13 / garniture, garniture / plateau mobile 14, soit n = 4.
💡 Ordre de grandeur (hors question) : avec R = 115 mm et r = 80 mm, (R³ − r³)/(R² − r²) ≈ 147,8 mm, donc Cf ≈ 0,394·f·F (Cf en N·m, F en N). Pour Cf = 490 N·m et f = 0,4, il faudrait F ≈ 3 100 N fournis par les ressorts 15.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}📎 Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1789/modele-de-concours-cnc-2012-genie-mecanique-tsi-concours-national-commun
