
Modèle de concours : CNC 2011 Génie mécanique (TSI) — Concours National Commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2011), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Technologie et sciences industrielles — génie mécanique
- Année
- 2011
- Pages
- 19
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
CNC SESSION de 2011
Filière TSI
Epreuve de génie mécanique
Durée : 3 heures
Aucun document n'est autorisé.
Calculatrice autorisée
L’épreuve de génie mécanique comporte :
- Le texte de l'épreuve (pages numérotées de 1/10 à 10/ 1 0)
-ر 5 Documents Techniques (pages numérotées de1/5 à 3/5)
— 3 Documents à rendre (pages numérotées de1/3 à 3/3)
Le sujet de l’épreuve génie mécanique se compose de six parties (sans compter
la partie 1 : présentation du système) qui peuvent être traitées de façons indépendantes :
PARTIE I: MECANISME DE LEVEE DE LA PALETTE
PARTIE 1711 : ROUES DIRECTRICES
PARTIE IV: GROUPE HYDRA ULIQUE
PARTIE V: ÉTUDE DE LA RESISTANCE DES FOURCHES DU TRANSPALETTE
PARTIE VI: ASPECTS CINEMA TIQUES ET DYNAMIQUES DU TRANSPALETTE
PARTIE VII : ASPECT REALISATION ET QUALIFICATION DE PRODUIT
Le candidat devra obligatoirement rendre: es
- Le cahier des réponses réservé à l'épreuve
- Les 3 Documents à rendre
Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d’énoncé, il le
signalera sur sa copie et devra poursuivre sa composition en expliquant les raisons des
initiatives qu’il a été amené à prendre.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière TSI Génie Mécanique 2011
TRANSPALETTE MANUEL
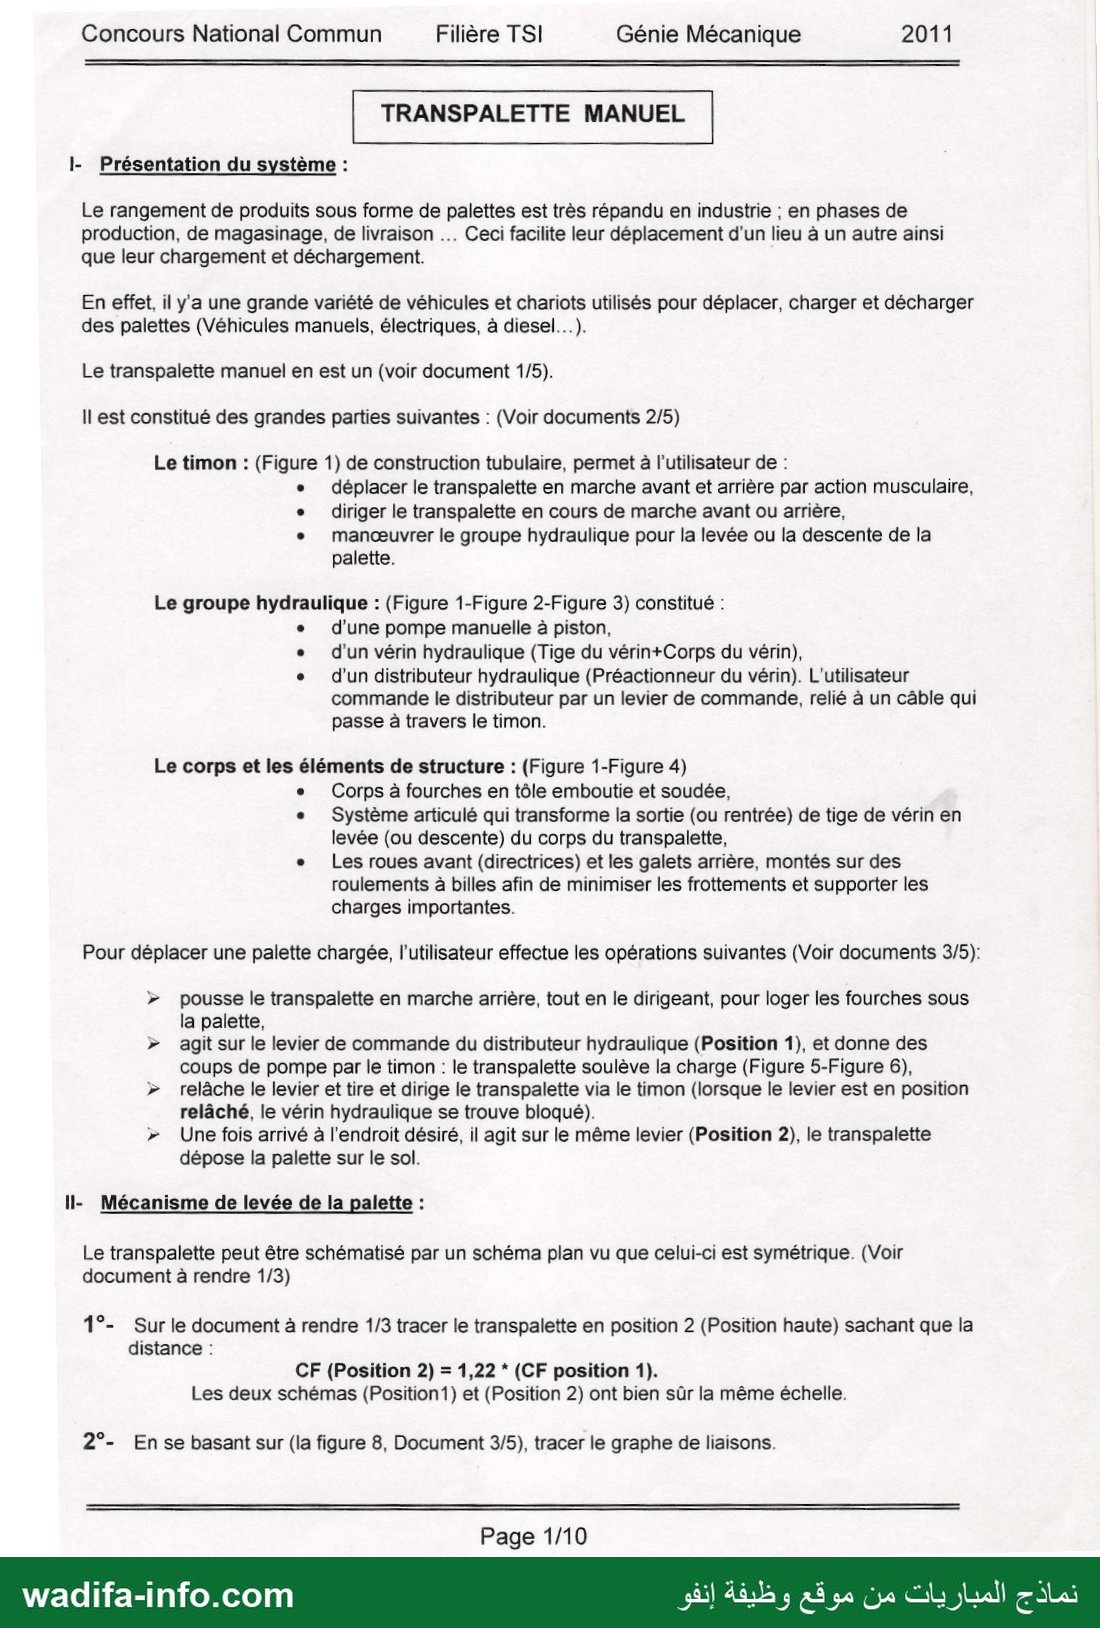
!- Présentation du système :
Le rangement de produits sous forme de palettes est très répandu en industrie ; en phases de
production, de magasinage, de livraison … Ceci facilite leur déplacement d'un lieu à un autre ainsi
que leur chargement et déchargement.
En effet, il y'a une grande variété de véhicules et chariots utilisés pour déplacer, charger et décharger
des palettes (Véhicules manuels, électriques, à diesel… ).
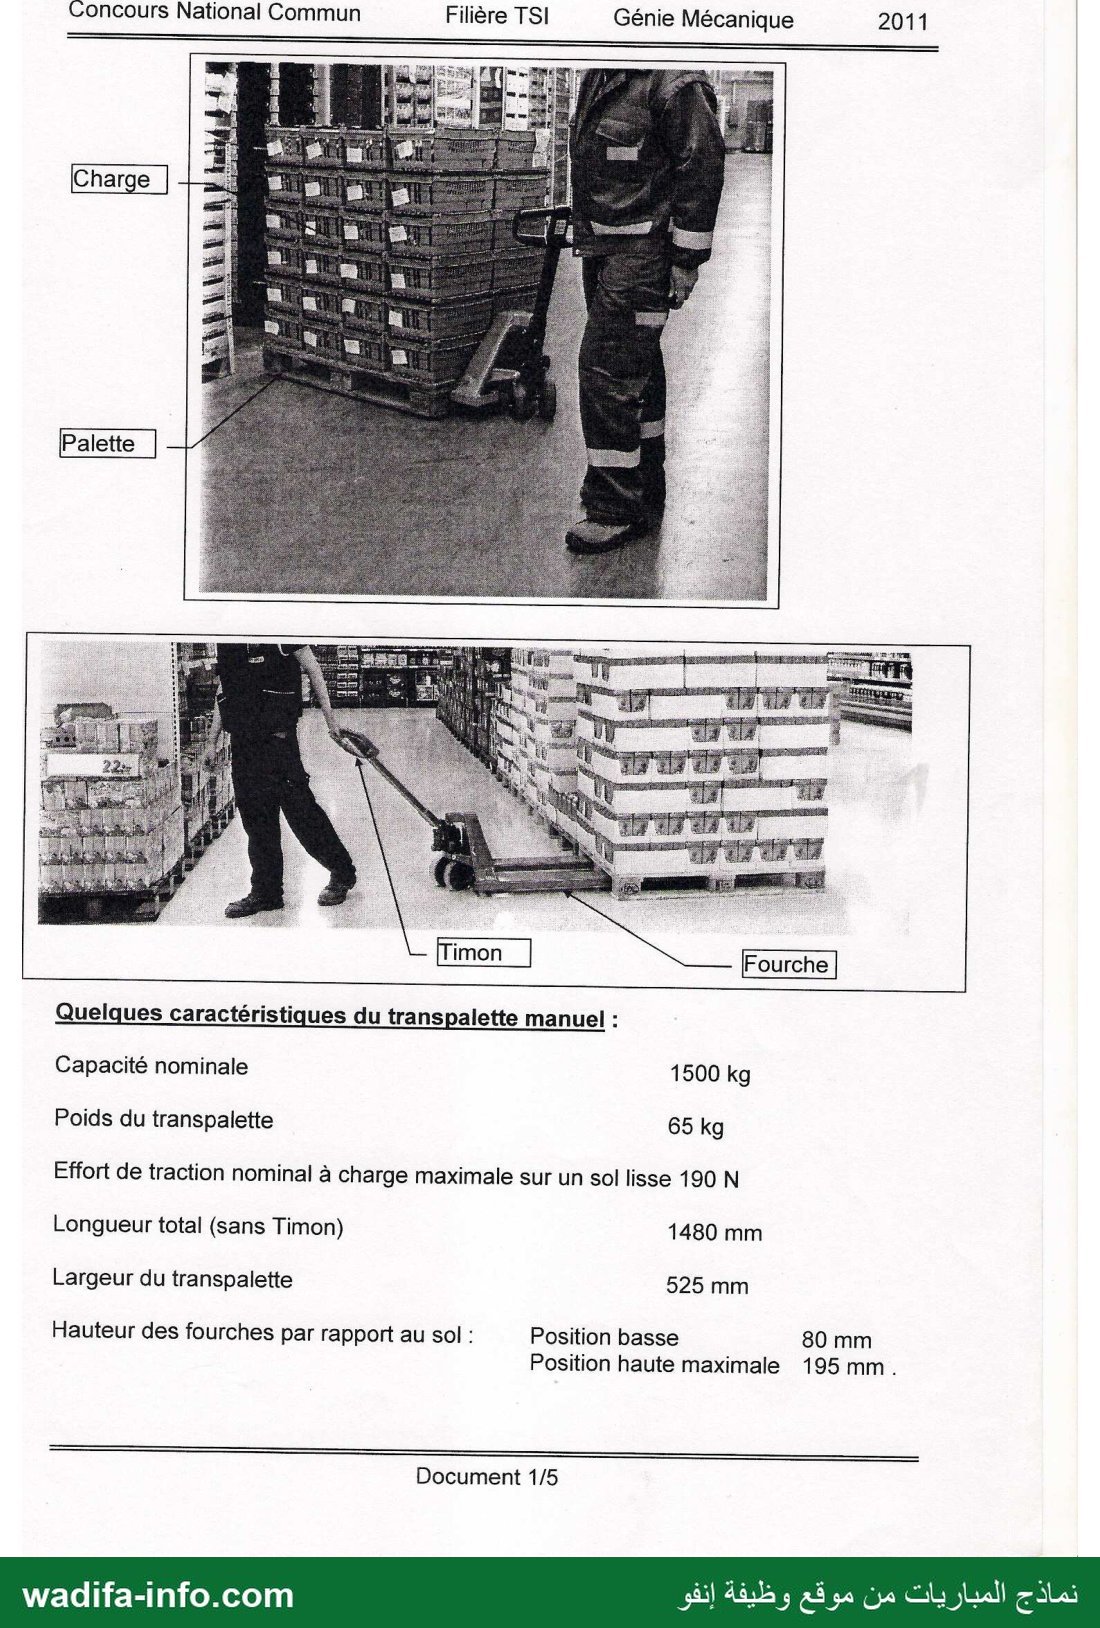
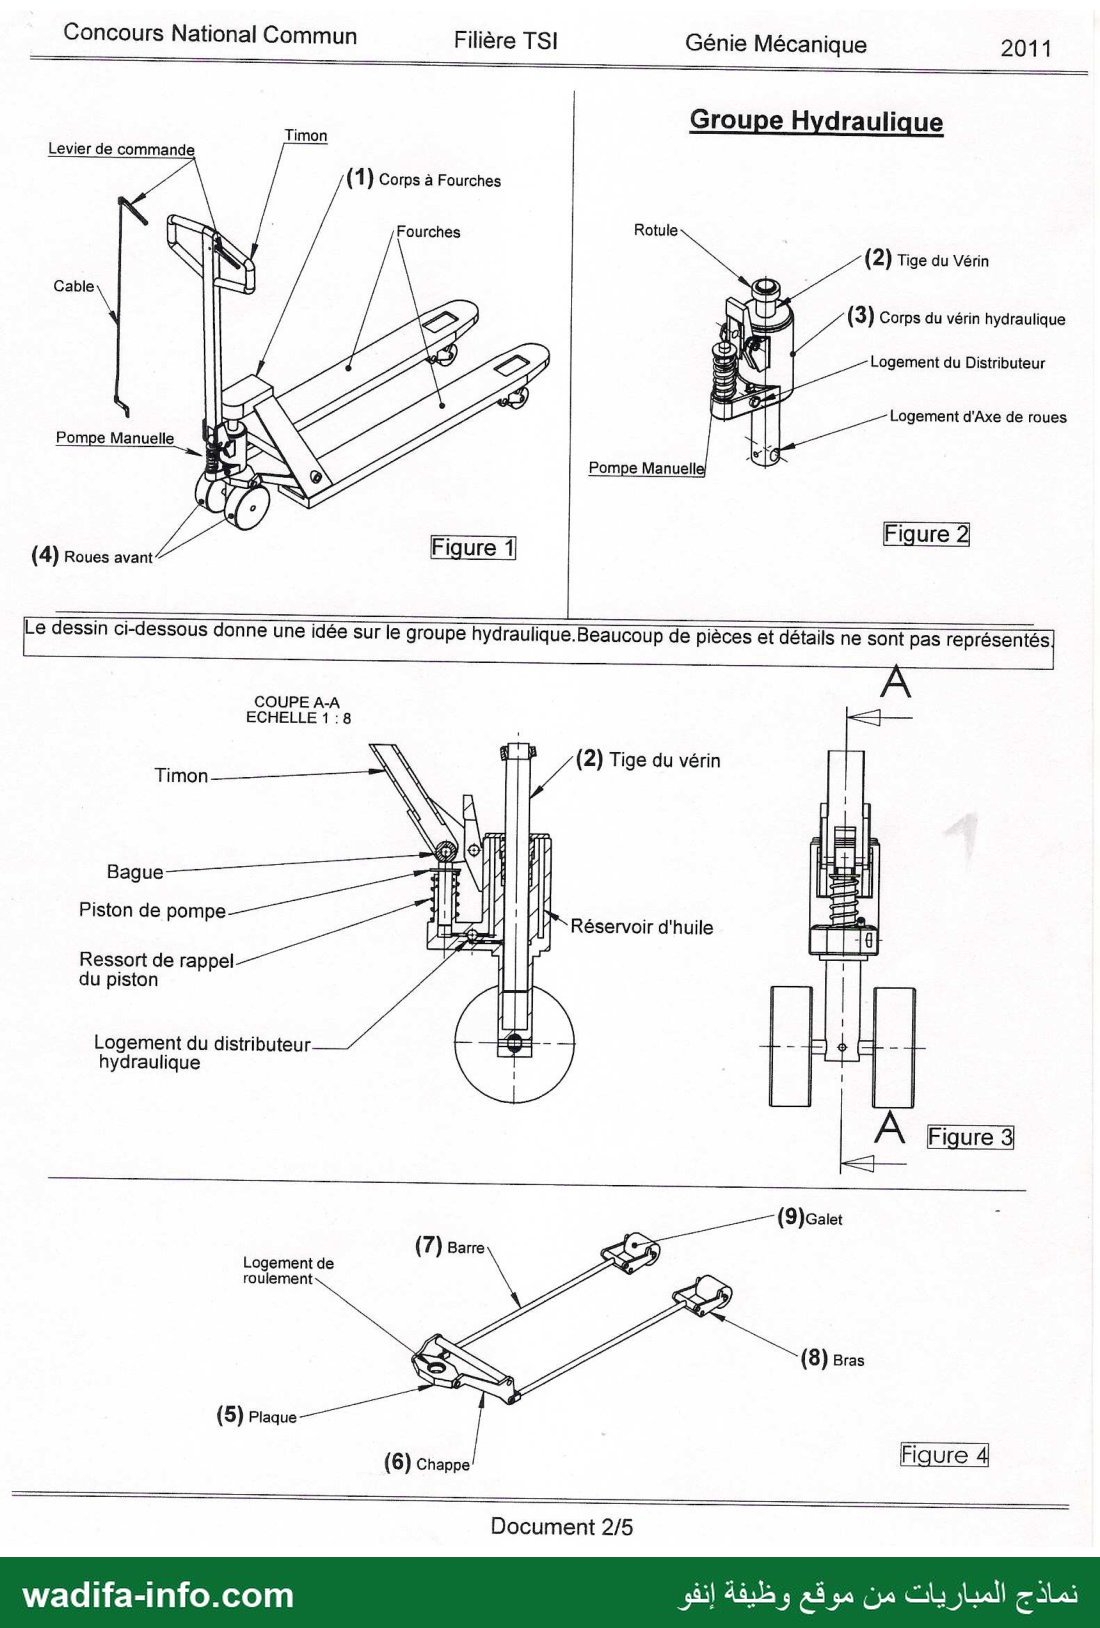
Le transpalette manuel en est un (voir document 1/5).
١١ est constitué des grandes parties suivantes : (Voir documents 2/5)
Le timon : (Figure 1) de construction tubulaire, permet à l’utilisateur de :
e déplacer le transpalette en marche avant et arrière par action musculaire,
e diriger le transpalette en cours de marche avant ou arrière,
e manœuvrer le groupe hydraulique pour la levée ou la descente de la
palette.
Le groupe hydraulique : (Figure 1-Figure 2-Figure 3) constitué :
e d’une pompe manuelle à piston,
e d'un vérin hydraulique (Tige du vérin+Corps du vérin),
e d’un distributeur hydraulique (Préactionneur du vérin). L'utilisateur
commande le distributeur par un levier de commande, relié à un câble qui
passe à travers le timon.
Le corps et les éléments de structure : (Figure 1-Figure 4)
e Corps à fourches en tôle emboutie et soudée,
e Système articulé qui transforme la sortie (ou rentrée) de tige de vérin en
levée (ou descente) du corps du transpalette,
e Les roues avant (directrices) et les galets arrière, montés sur des
roulements à billes afin de minimiser les frottements et supporter les
charges importantes.
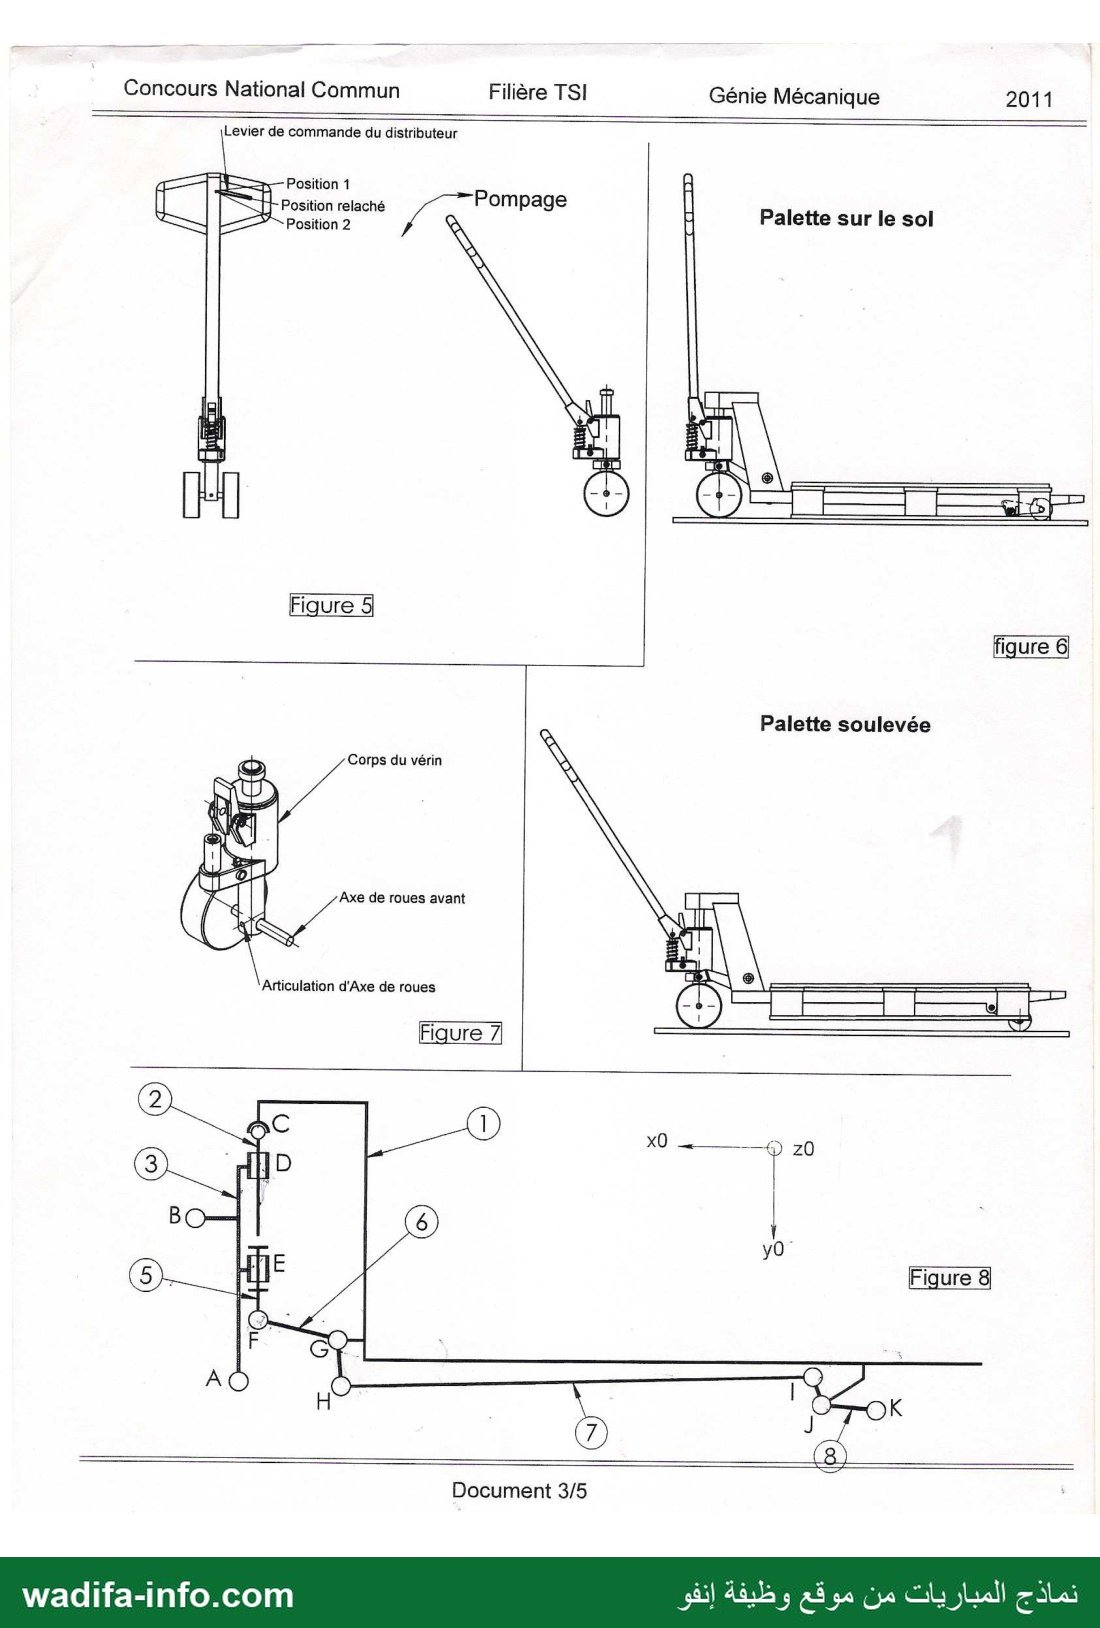
Pour déplacer une palette chargée, l'utilisateur effectue les opérations suivantes (Voir documents 3/5):
› pousse le transpalette en marche arrière, tout en le dirigeant, pour loger les fourches sous
la palette,
› agit sur le levier de commande du distributeur hydraulique (Position 1), et donne des
coups de pompe par le timon : le transpalette soulève la charge (Figure 5-Figure 6),
› relâche le levier et tire et dirige le transpalette via le timon (lorsque le levier est en position
relâché, le vérin hydraulique se trouve bloqué).
= Une fois arrivé à l'endroit désiré, il agit sur le même levier (Position 2), le transpalette
dépose la palette sur le sol.
Il- Mécanisme de levée de la palette :
Le transpalette peut être schématisé par un schéma plan vu que celui-ci est symétrique. (Voir
document à rendre 1/3)
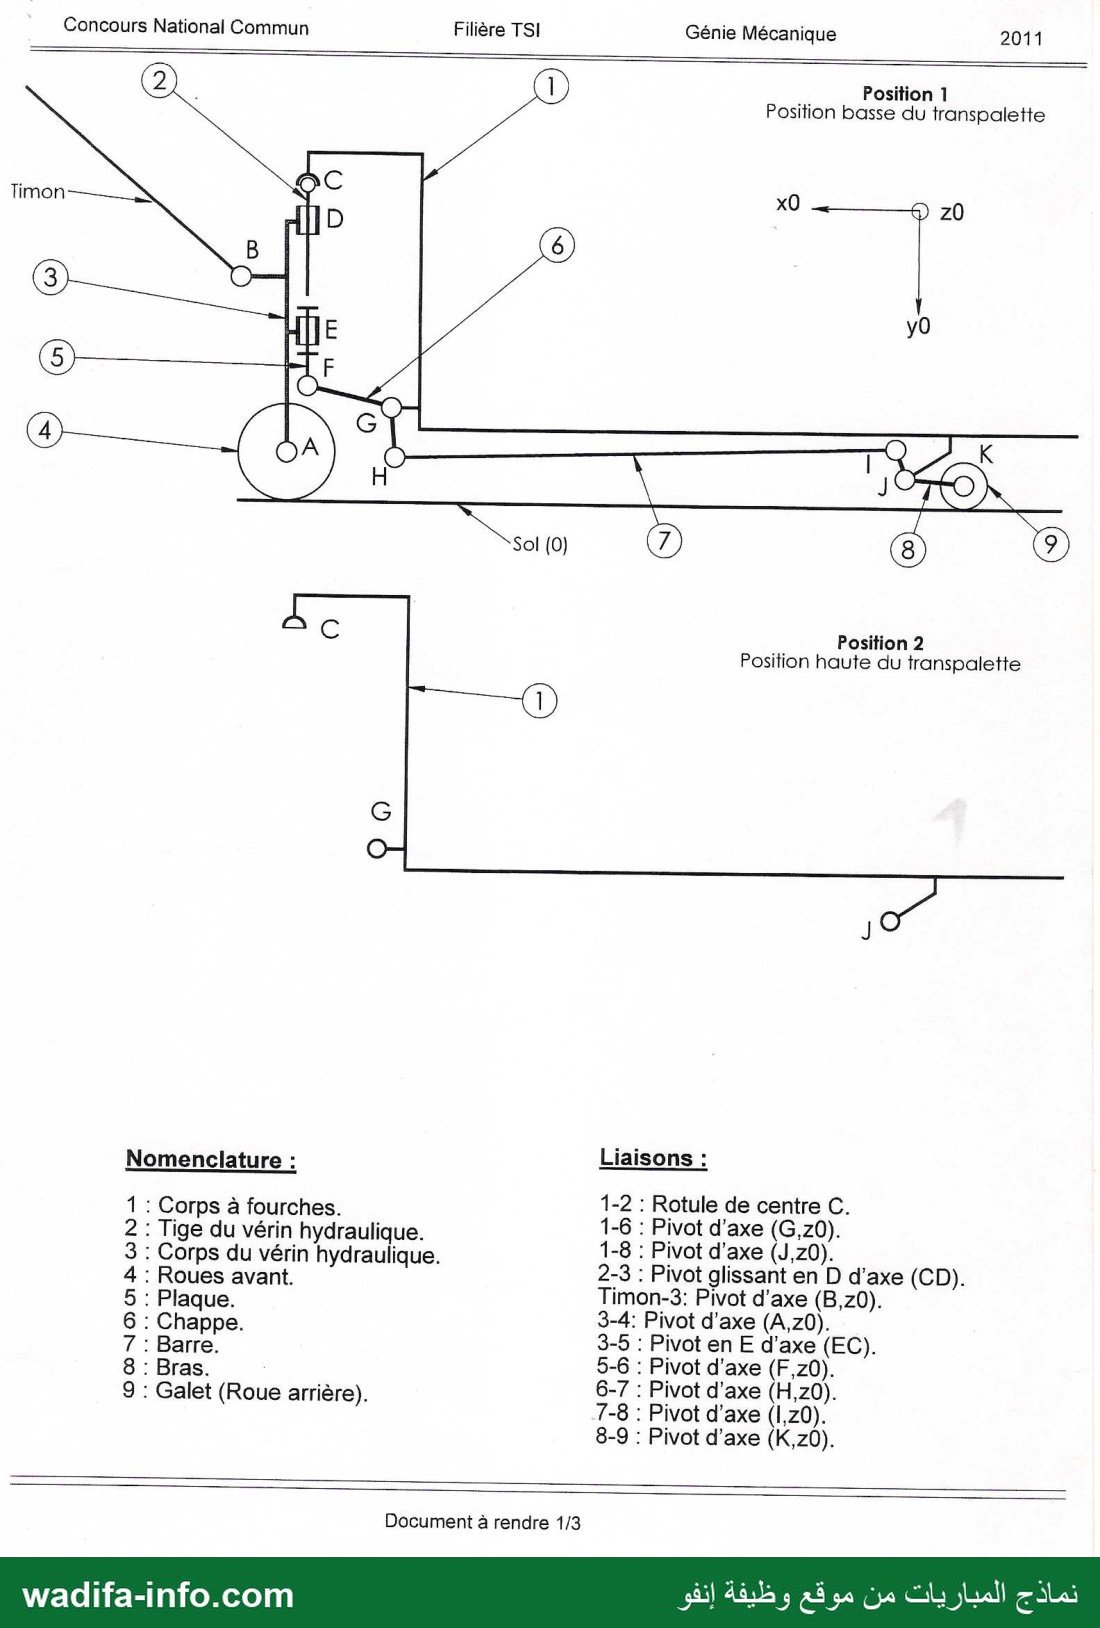
1°- Sur le document à rendre 1/3 tracer le transpalette en position 2 (Position haute) sachant que la
distance :
CF (Position 2) = 1,22 * (CF position 1).
Les deux schémas (Position1) et (Position 2) ont bien sûr la même échelle.
2°- En se basant sur (la figure 8, Document 3/5), tracer le graphe de liaisons.
Page 1/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière TSI Génie Mécanique 2011
بببجب لس NS
3°- Quel type de chaîne de solides a-t-on dans ce cas, en déduire le degré d’hyperstatisme h.
4°- Que deviendrait h si on remplace (en même temps) la liaison entre (S) et (6) par une liaison
pivot glissant d’axe ( F, Z, ) et la liaison entre (6) et (7) par une liaison linéaire annulaire
5°- A-t-on intérêt à avoir, dans notre cas, un système isostatique. Justifier brièvement.
II- Roues directrices :
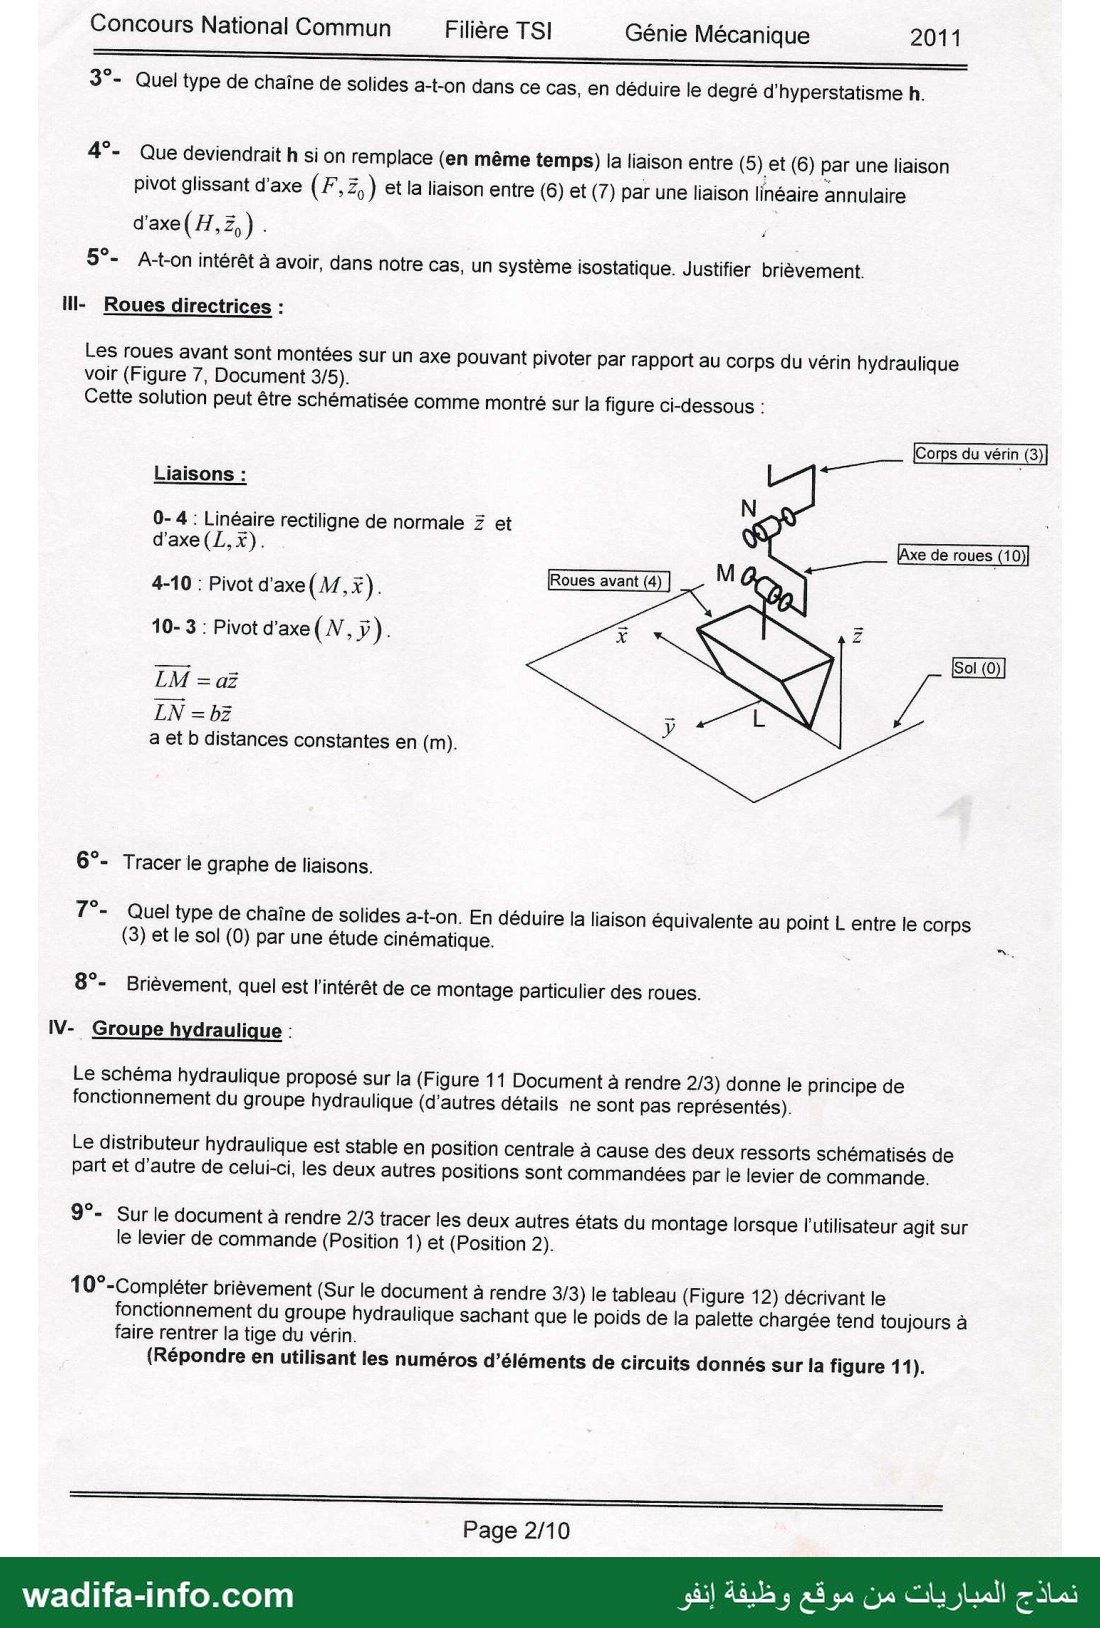
Les roues avant sont montées sur un axe pouvant pivoter par rapport au corps du vérin hydraulique
voir (Figure 7, Document 3/5).
Cette solution peut être schématisée comme montré sur la figure ci-dessous :
Corps du vérin (3)
Liaisons :
0- 4 : Linéaire rectiligne de normale Z et
4-10 : Pivot d'axe (M, ).
10-3 : Pivot d'axe(N, ÿ).
LM = a
LN = bz
à et b distances constantes en (m).
6°- Tracer le graphe de liaisons.
7°- Quel type de chaîne de solides a-t-on. En déduire la liaison équivalente au point L entre le corps
(3) et le sol (0) par une étude cinématique. ›
8°- Brièvement, quel est l'intérêt de ce montage particulier des roues.
IV- Groupe hydraulique :
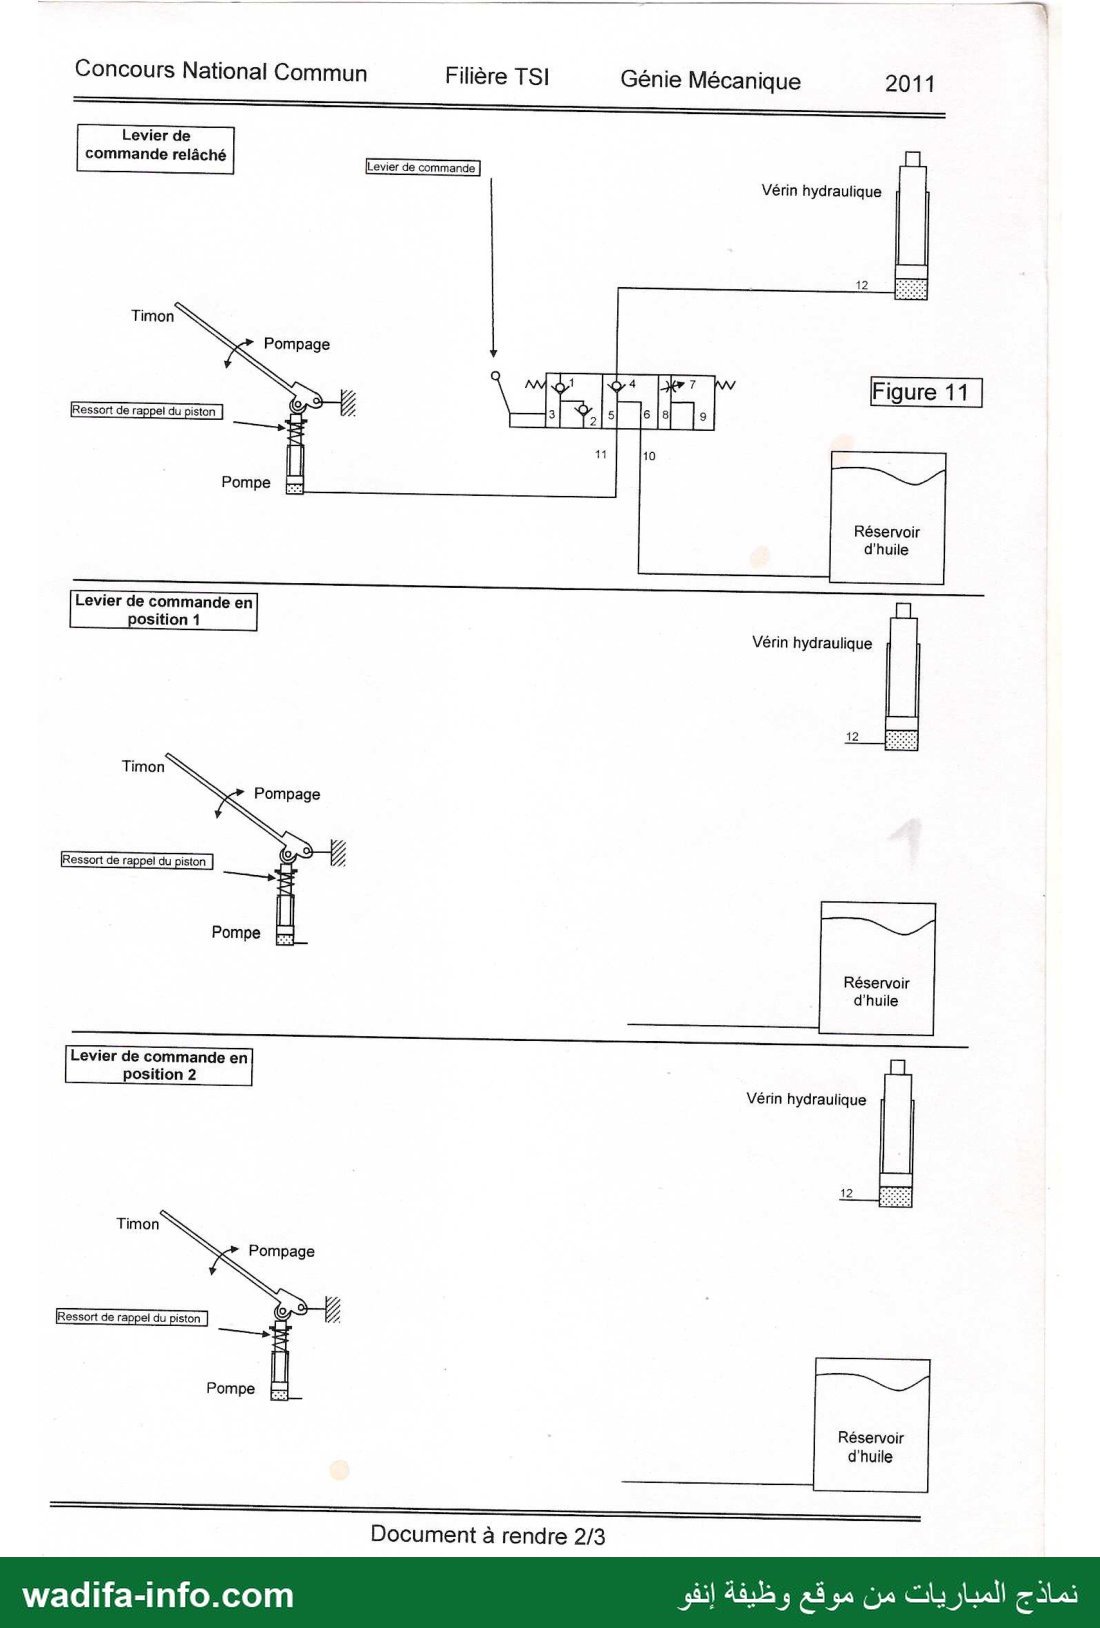
Le schéma hydraulique proposé sur la (Figure 11 Document à rendre 2/3) donne le principe de
fonctionnement du groupe hydraulique (d'autres détails ne sont pas représentés).
Le distributeur hydraulique est stable en position centrale à cause des deux ressorts schématisés de
part et d'autre de celui-ci, les deux autres positions sont commandées par le levier de commande.
9°- Sur le document à rendre 2/3 tracer les deux autres états du montage lorsque l'utilisateur agit sur
le levier de commande (Position 1) et (Position 2).
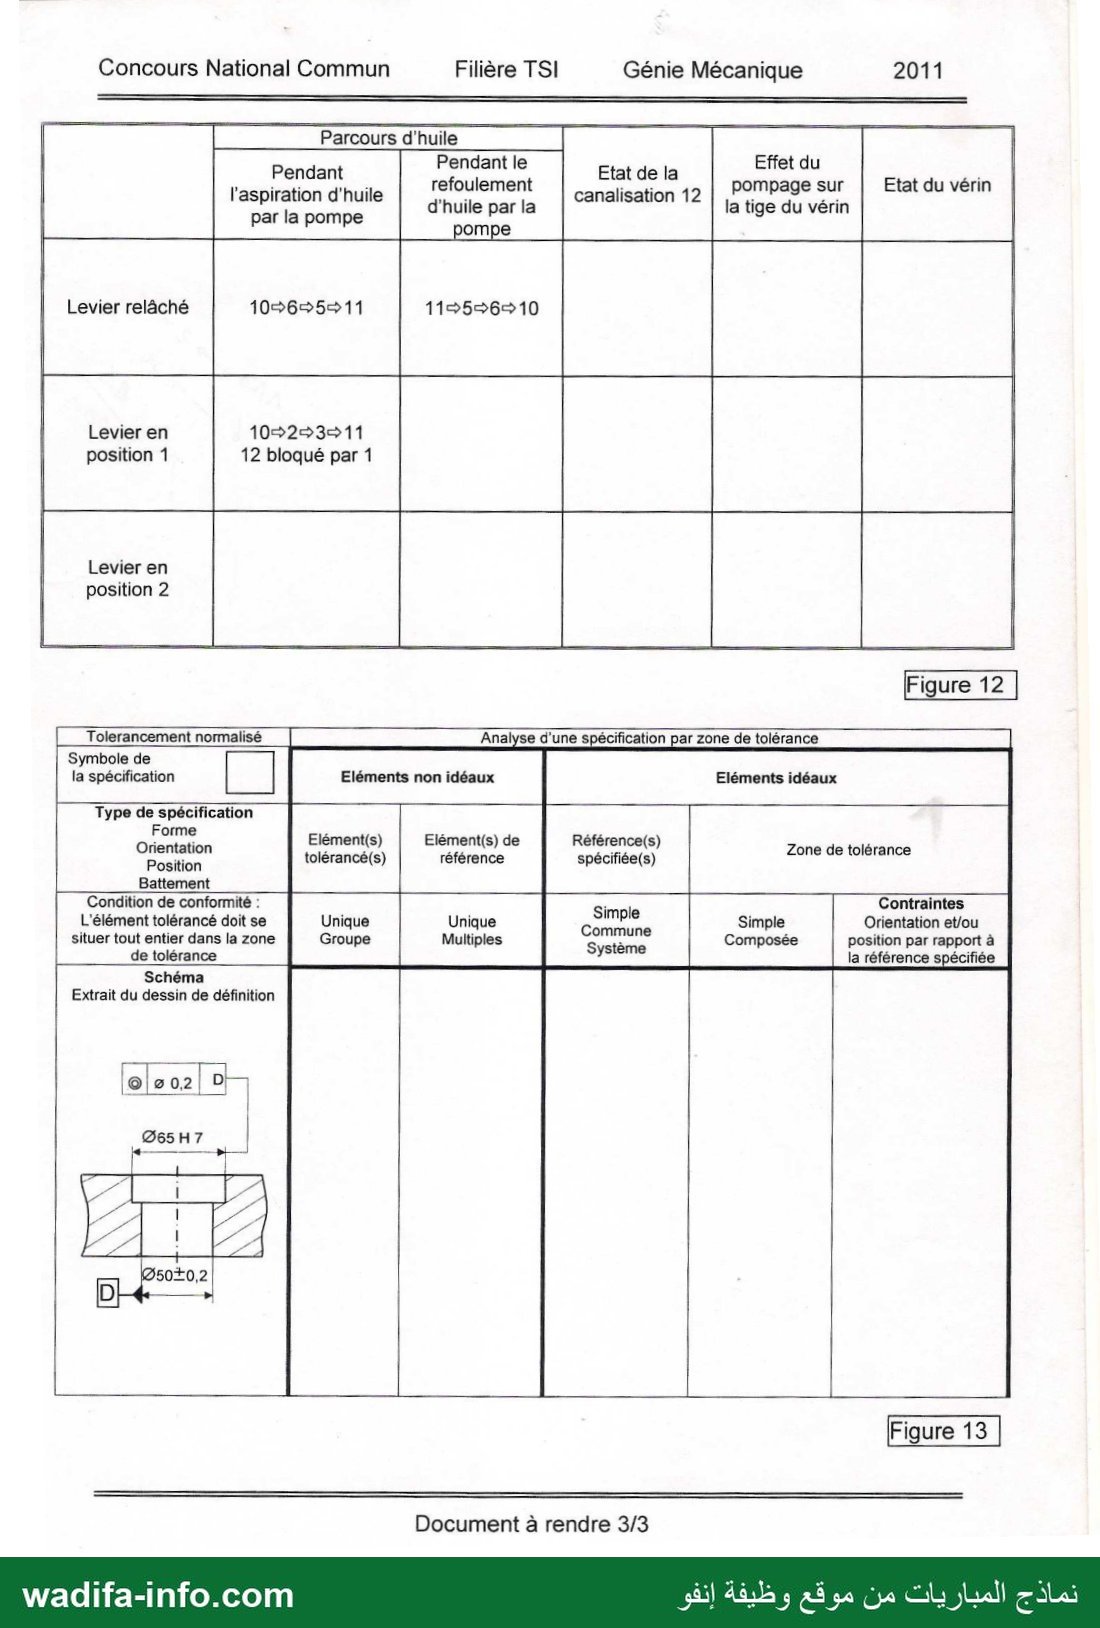
10°-Compléter brièvement (Sur le document à rendre 3/3) le tableau (Figure 12) décrivant le
fonctionnement du groupe hydraulique sachant que le poids de la palette chargée tend toujours à
faire rentrer la tige du vérin.
(Répondre en utilisant les numéros d’éléments de circuits donnés sur la figure 11 ).
Page 2/10
نماذج المباريات من 50 RÉ وظيفة إنفو
wadifa-info.com
— صفحة 4 —
Concours National Commun Filière TSI Génie Mécanique 2011
يحت ا ا سم A
اوه ج ب
V- Etude de résistance des fourches du transpalette : 11
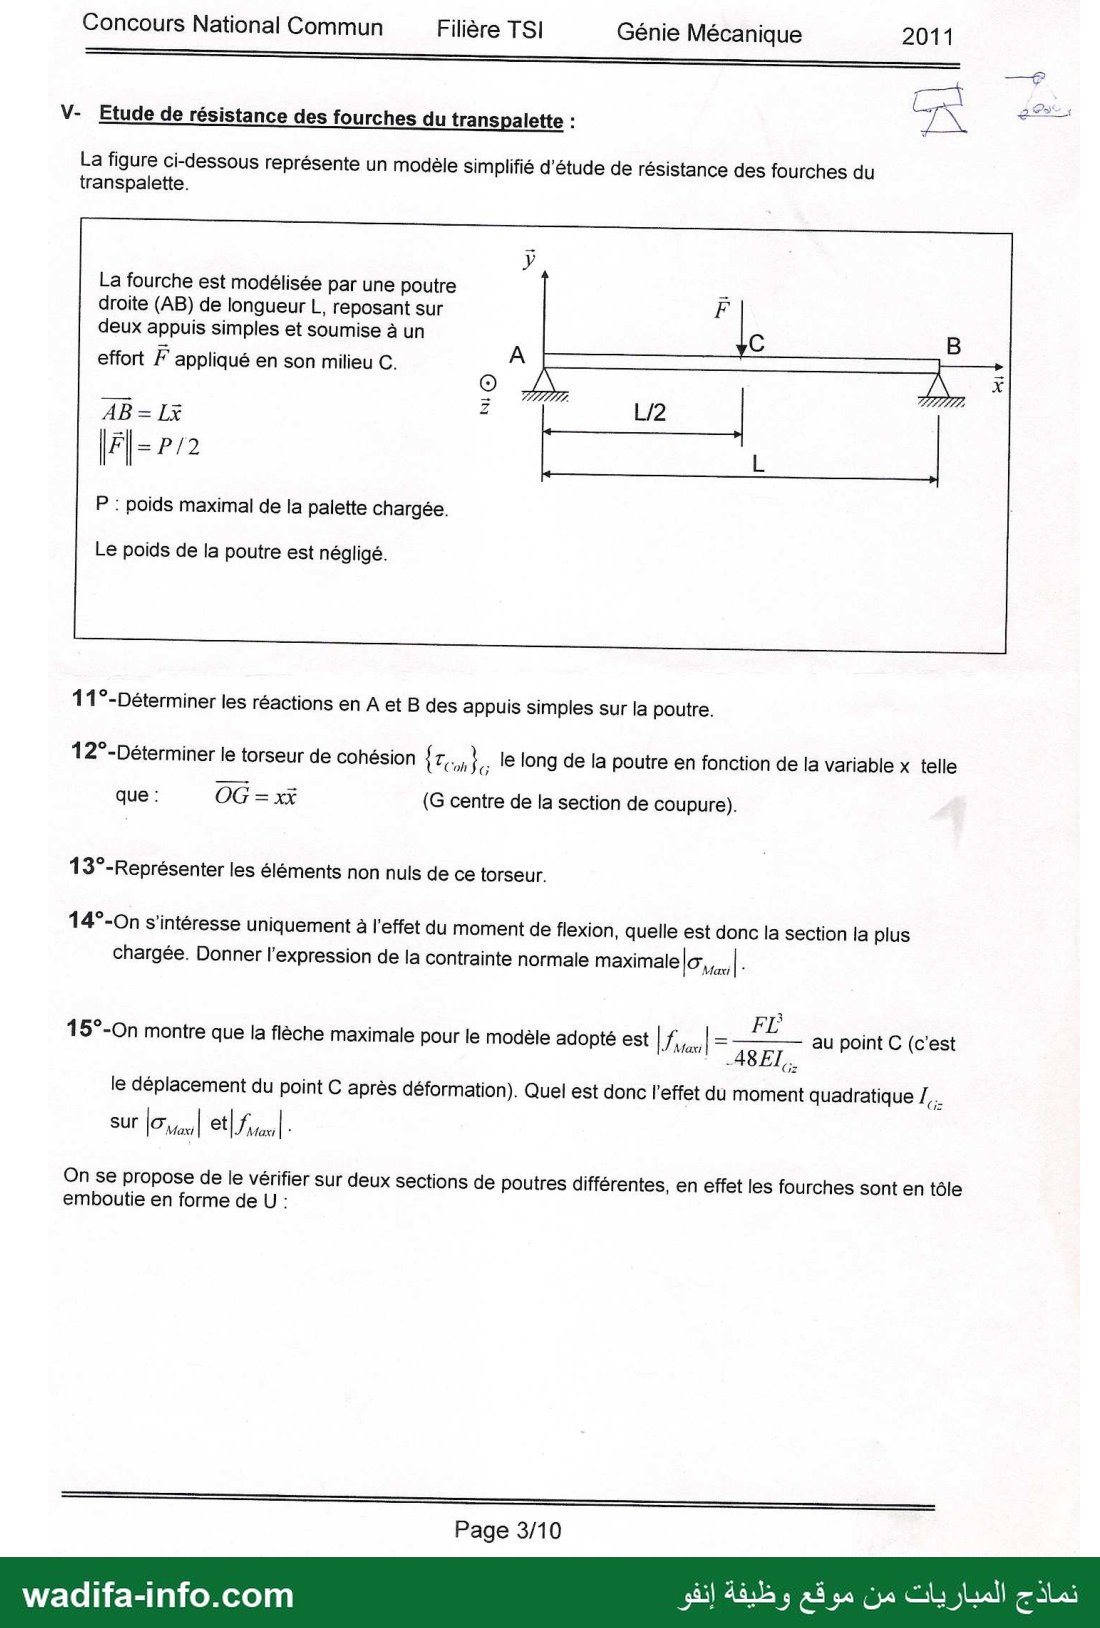
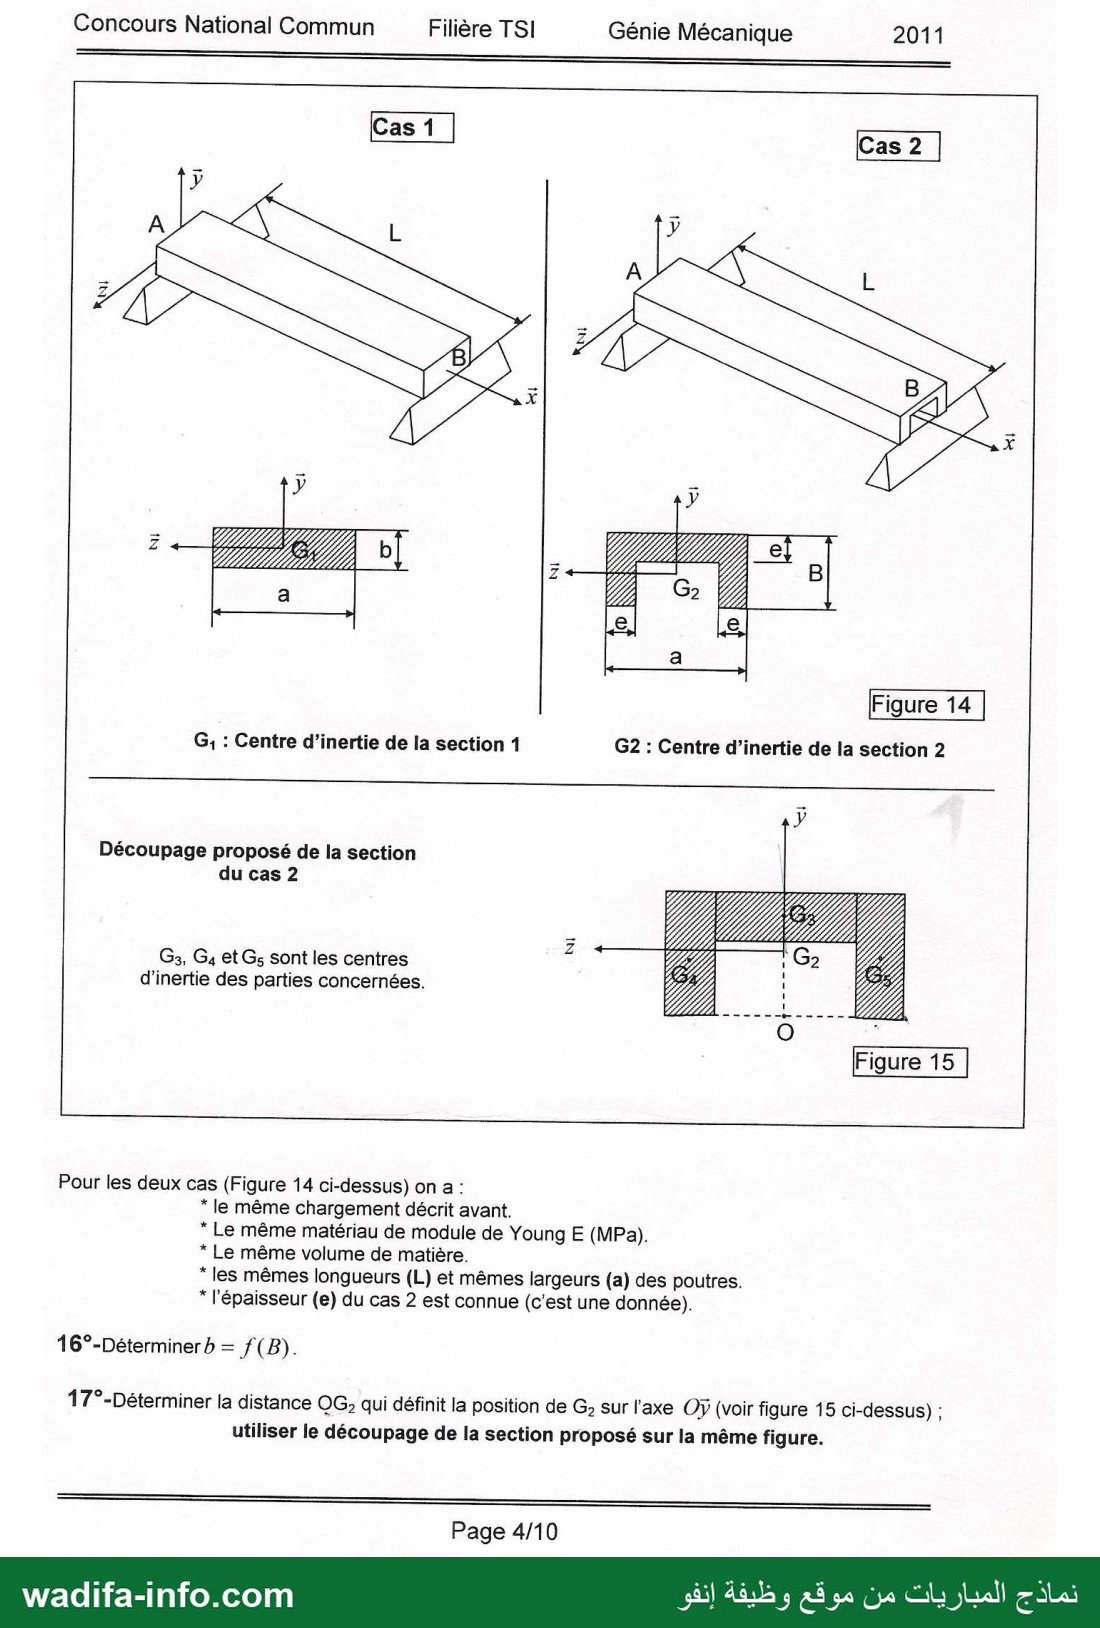
La figure ci-dessous représente un modèle simplifié d’étude de résistance des fourches du
transpalette.
La fourche est modélisée par une poutre
droite (AB) de longueur L, reposant sur
deux appuis simples et soumise à un
effort F appliqué en son milieu C.
AB = Li
P : poids maximal de la palette chargée.
Le poids de la poutre est négligé.
11°-Déterminer les réactions en A et B des appuis simples sur la poutre.
12°-Déterminer le torseur de cohésion { ا = le long de la poutre en fonction de la variable x telle
que : OG =xx (G centre de la section de coupure).
13°-Représenter les éléments non nuls de ce torseur.
14°-On s’intéresse uniquement à l'effet du moment de flexion, quelle est donc la section la plus
chargée. Donner l'expression de la contrainte normale maximale سكا
3
au point C (c'est
15°-On montre que la flèche maximale pour le modèle adopté est سسا = ET
le déplacement du point C après déformation). Quel est donc l’effet du moment quadratique /…
et | Pan ›
On se propose de le vérifier sur deux sections de poutres différentes, en effet les fourches sont en tôle
emboutie en forme de U :
sur | O Maxi
Page 3/10
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 5 —
Concours National Commun Filière TSI Génie Mécanique 2011
22 7
2
G- : Centre d’inertie de la section 1 G2 : Centre d’inertie de la section 2
Découpage proposé de la section
du cas 2
sont les centres وق G4 et و
d’inertie des parties concernées.
Pour les deux cas (Figure 14 ci-dessus) on a :
* le même chargement décrit avant.
* Le même matériau de module de Young E (MPa).
* Le même volume de matière.
* les mêmes longueurs (L) et mêmes largeurs (a) des poutres.
* l'épaisseur (e) du cas 2 est connue (c'est une donnée).
16°-Déterminerb = /(B).
17°-Déterminer la distance OGz qui définit la position de © sur l'axe Oÿ (voir figure 15 ci-dessus)
utiliser le découpage de la section proposé sur la même figure.
Page 4/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière TSI Génie Mécanique 2011
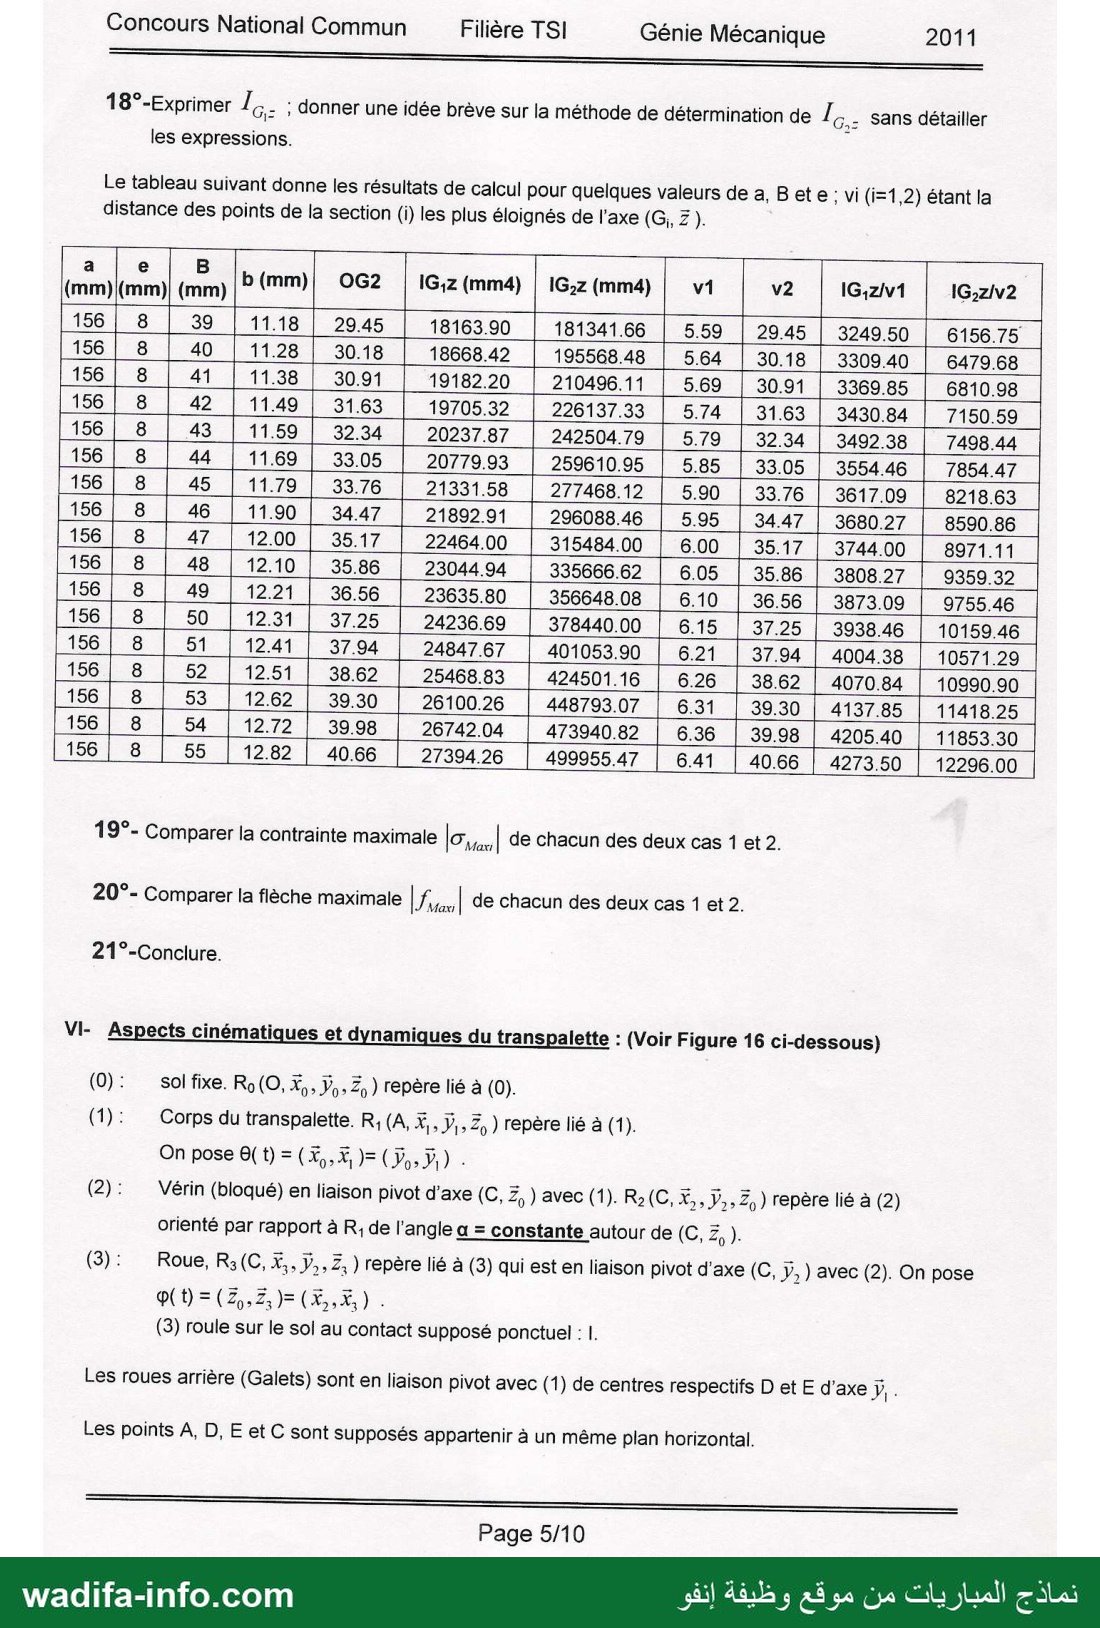
18°-Exprimer Je ; donner une idée brève sur la méthode de détermination de JL sans détailler
les expressions.
Le tableau suivant donne les résultats de calcul pour quelques valeurs de a, B et e ; vi (i=1 ,2) étant la
distance des points de la section (i) les plus éloignés de l’axe (G,, Z )
IG,z (mm4)
1627 (mm4) vi v2 1G,z/v2 |
181341.66 | 5.59 ( 5
19556848 | 564 | 3018
210496.11 | 569 | 3091
19705.32 | 22613733 | 574 | 3163 | 4
20237.87 | 24250479 | 579 | 3234 ZE
20779.93 | 259610.95 33.05 7854.47
3492.38
3554.46
11.79 | 33.76 | 21331.58 | 277468.12 | 590 | 3376 | 3617.09 8218.63 |
11.90 | 34.47 | 21892.91 | 296088.46 585 | 3447 3680.27 | 8590.86
12.00 | 35.17 | 2246400 | 31548400 | 600 | 3517 | 374400 | 897111
12.10 | 35.86 | 2304494 | 33566662 | 605 | 3586 | 380827 9359.32
36.56 | 23635.80 | 356648.08 | 610 | 36.56
37.25 | 2423669 | 37844000 | 615 | 3725
37.94 | 2484767 | 40105390 | 621 | 4
38.62 | 2546883 | 42450116
39.30 | 2610026 | 448793.07
39.98 26742.04 473940.82
40.66 27394.26 499955.47
18163.90
18668.42
19182.20
3249.50 | 6156.75
3309.40 | 6479.68
3369.85 | 6810.98
31.63
32.34
33.05
9755.46 3873.09
6 ل( 3938.46
89 | 4004.38
10990.90 | 4070.84 38.62 | 6.26
11418.25 | 4137.85 | 39.30 | 6.31
6.36 | 39.98 | 4205.40 | 11853.30
6.41 | 40.66 | 4273.50 | 12296.00 |
19°- Comparer la contrainte maximale ها de chacun des deux cas 1 et 2.
de chacun des deux cas 1 et 2.
20°- Comparer la flèche maximale Le
21°-Conclure.
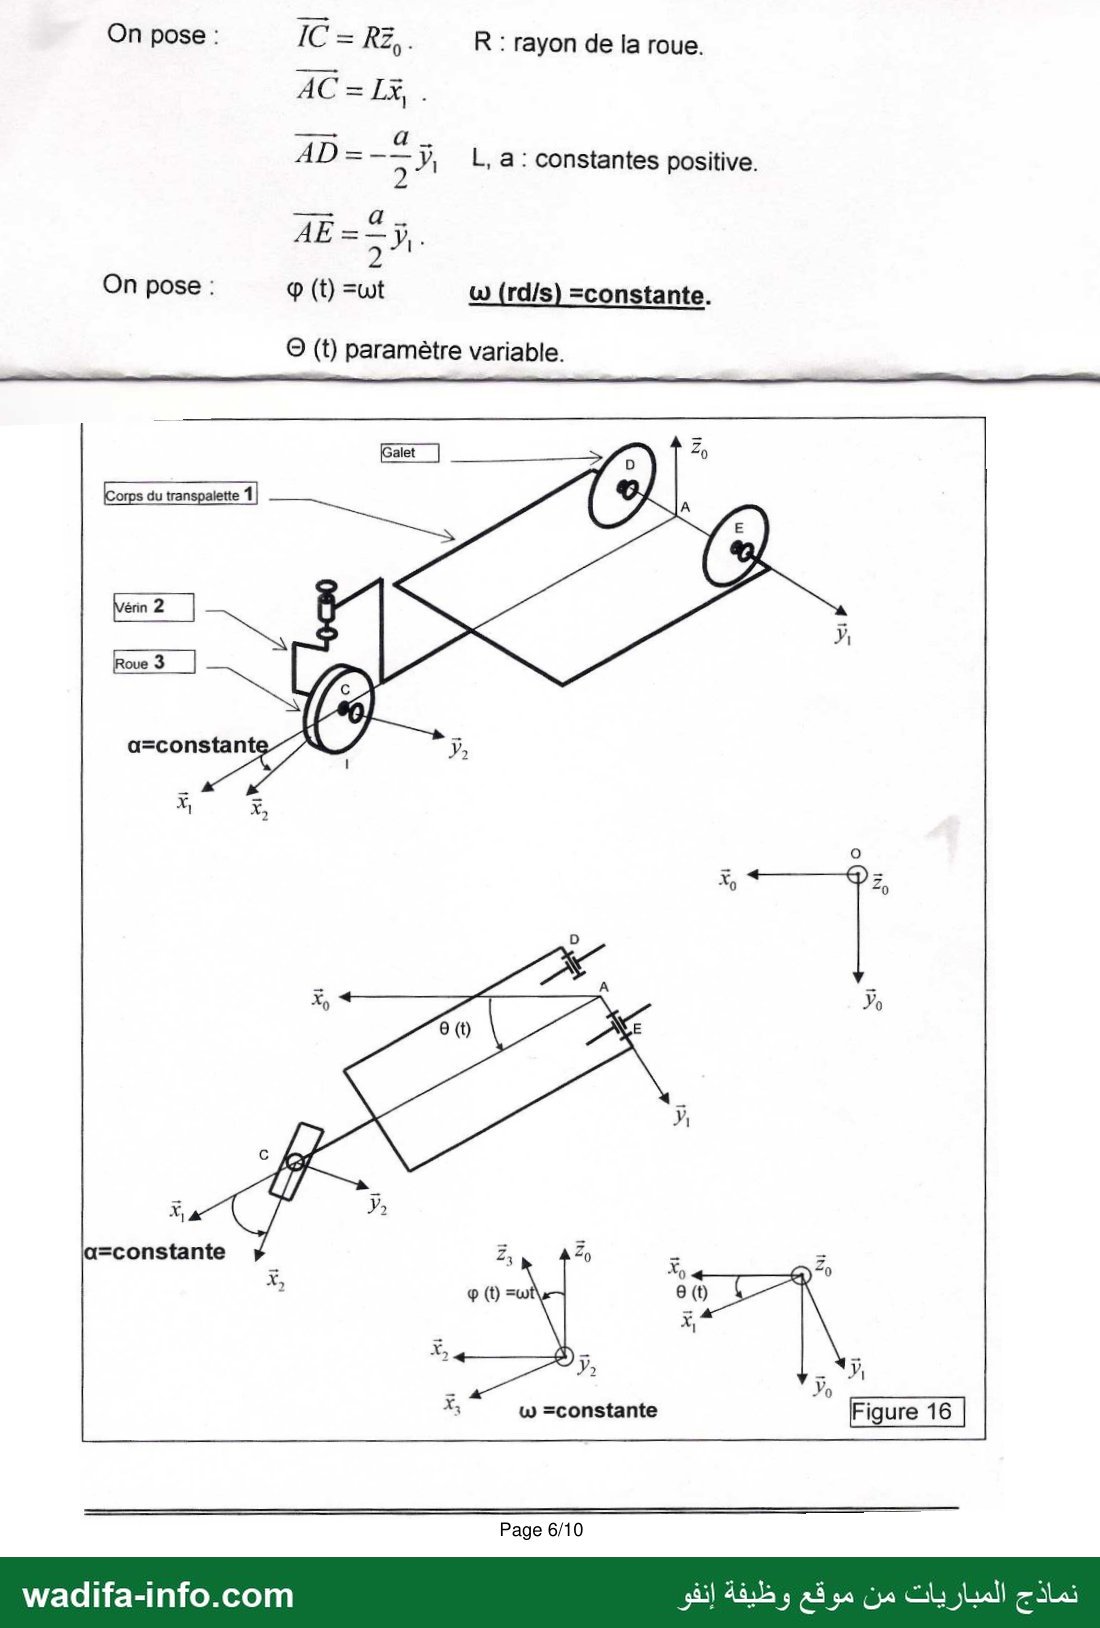
VI- Aspects cinématiques et dynamiques du transpalette : (Voir Figure 16 ci-dessous)
(0): sol fixe. Ro(O,X.ÿ,. Z, ) repère lié à (0).
)1(: Corps du transpalette. R, (A, م V,» Z, ) repère lié à (1).
(2) : Vérin (bloqué) en liaison pivot d’axe (C, Z, ) avec (1). Ra(C, x» Y,. Z, ) repère lié à (2)
orienté par rapport à R, de l'angle a = constante autour de (C, 200)
(3): Roue, Rs(C, ررح Z, ) repère lié à (3) qui est en liaison pivot d'axe (C, y, ) avec (2). On pose
(3) roule sur le soi au contact supposé ponctuel : |.
Les roues arrière (Galets) sont en liaison pivot avec (1) de centres respectifs D et E d’axe 1716
Les points A, D, E et C sont supposés appartenir à un même plan horizontal.
جو م A
Page 5/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
On pose : IC = RE,- R : rayon de la roue.
AC = LE,
AD=- : با لط a: constantes positive.
AE=—y
22
On pose : Q (t) =wt U) (rd/s) =constante.
© (t) paramètre variable.
0
Figure 16
Page 6/10
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 8 —
Concours National Commun Filière TSI Génie Mécanique 2011
ل 33 م (A
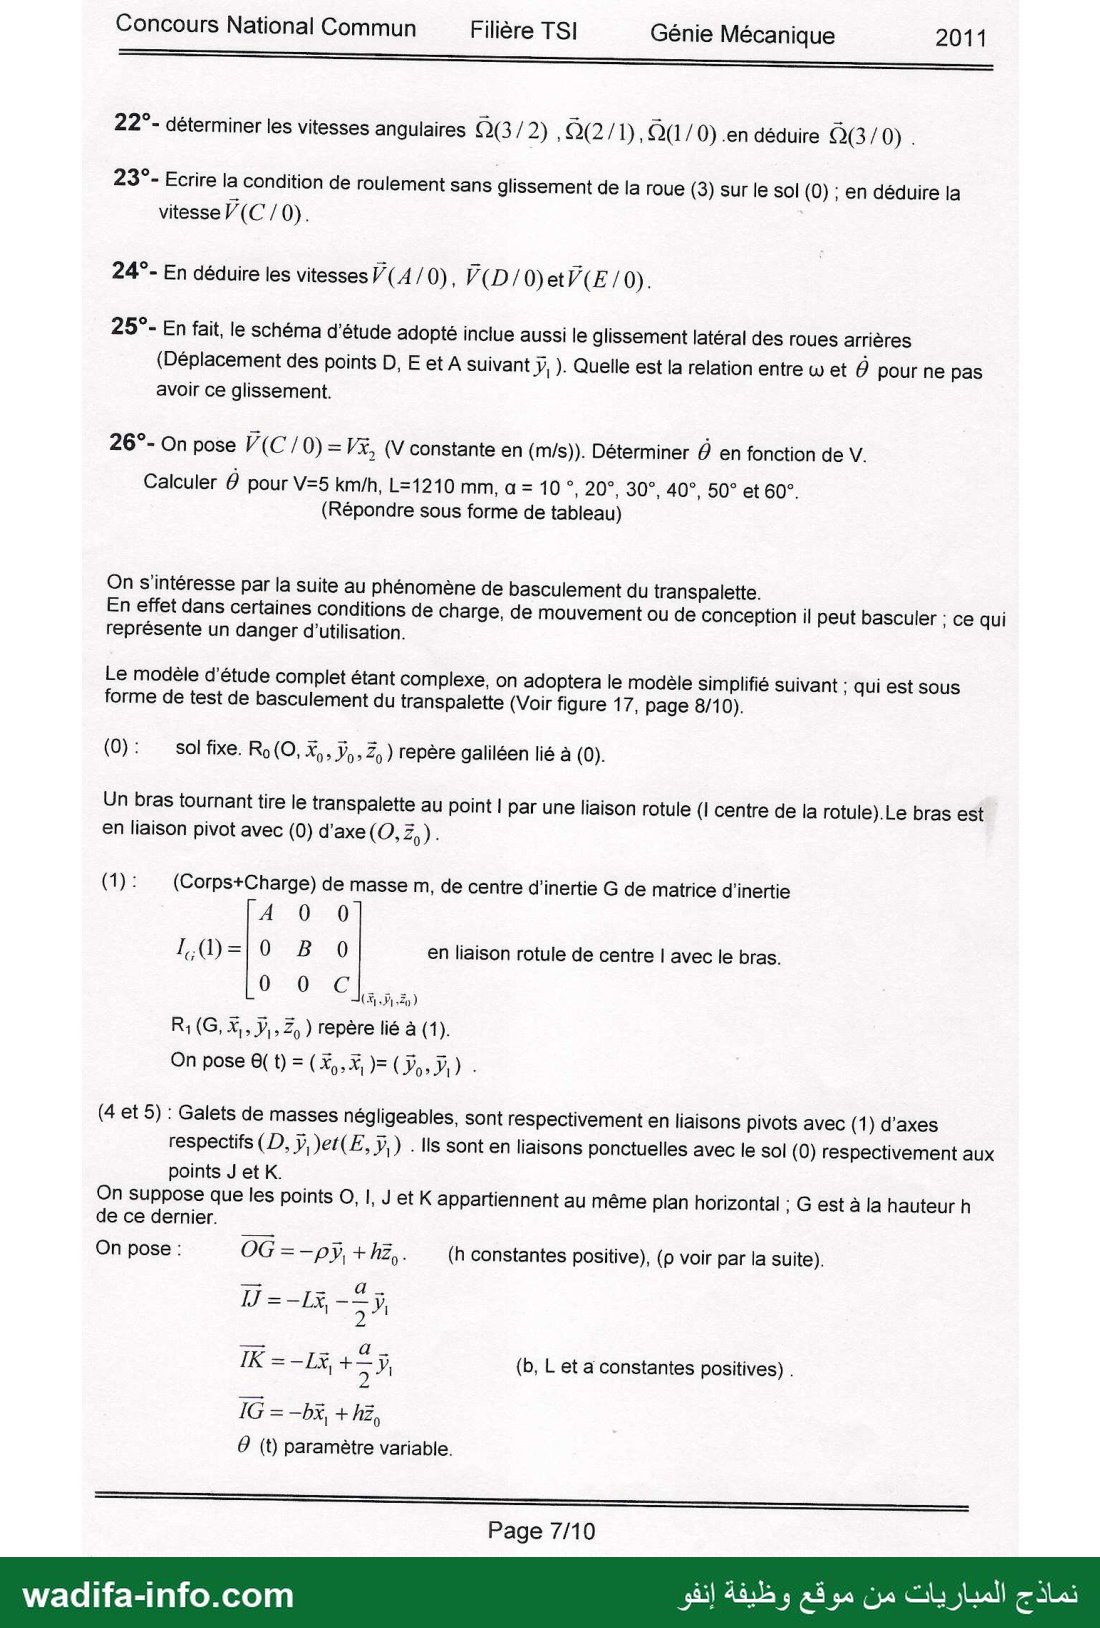
22" - déterminer les vitesses angulaires (3/2), Q2/1),90/ 0) .en déduire ‹2(3/0) .
23°- Ecrire la condition de roulement sans glissement de la roue (3) sur le sol (0) ; en déduire la
vitesse Ÿ(C / 0).
24°- En déduire les vitesses /(A/0), V(D/O)etV(E/ 0).
25°- En fait, le schéma d’étude adopté inclue aussi le glissement latéral des roues arrières
(Déplacement des points D, E et A suivant رز ). Quelle est la relation entre w et 6 pour ne pas
avoir ce glissement.
26°- On pose V(C /0)=VX, (V constante en (m/s)). Déterminer Ô en fonction de V.
Calculer 6 pour V=5 km/h, L=1210 mm, a = 10 °, 20°, 30°, 40°, 50° et 60°.
(Répondre sous forme de tableau)
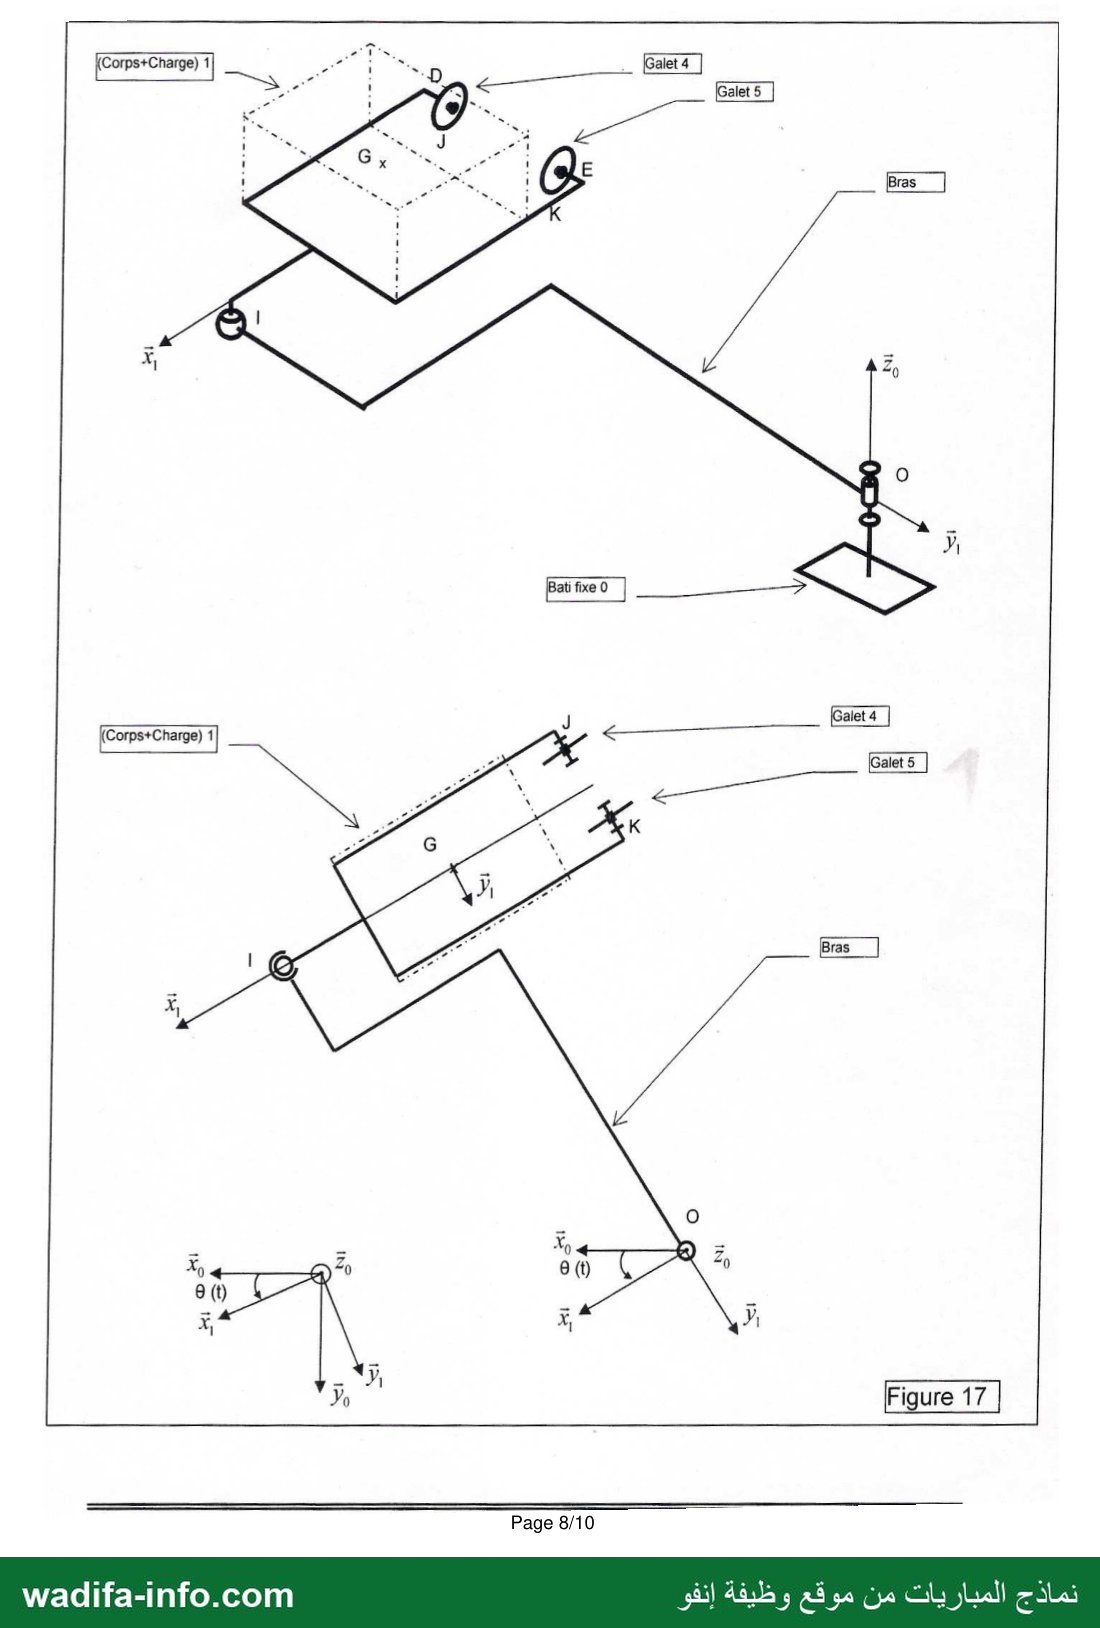
On s'intéresse par la suite au phénomène de basculement du transpalette.
En effet dans certaines conditions de charge, de mouvement ou de conception il peut basculer ; ce qui
représente un danger d'utilisation.
Le modèle d'étude complet étant complexe, on adoptera le modèle simplifié suivant : qui est sous
forme de test de basculement du transpalette (Voir figure 17, page 8/10).
(0): sol fixe. Ro(O, X. ÿ,. Z, ) repère galiléen lié à (0).
Un bras tournant tire le transpalette au point | par une liaison rotule (I centre de la rotule).Le bras est
en liaison pivot avec (0) d’axe (O, 5
(1) : (Corps+Charge) de masse m, de centre d'inertie G de matrice d'inertie
4 0 0
1,()=|0 B 0 en liaison rotule de centre | avec le bras.
0 0 (A A-50)
(4 et 5) : Galets de masses négligeables, sont respectivement en liaisons pivots avec (1) d'axes
respectifs (D, نز )et(F, ÿ,) . Ils sont en liaisons ponctuelles avec le sol (0) respectivement aux
points J et K.
On suppose que les points O, |, J et K appartiennent au même plan horizontal ; G est à la hauteur h
de ce dernier.
On pose : OG = - نرم + hz, ; (h constantes positive), (p voir par la suite).
IK = LE + ; y, (b, L et a constantes positives) .
1G=—bK + 2
0 )0 paramètre variable.
Page 7/10
نماذج المباريات من 50 RÉ وظيفة إنفو
wadifa-info.com
— صفحة 9 —
Corps+Charge) 1
Corps+Charge) 1
Page 8/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Filière TSI Génie Mécanique 2011
A م”س+بلبسسسسسس#
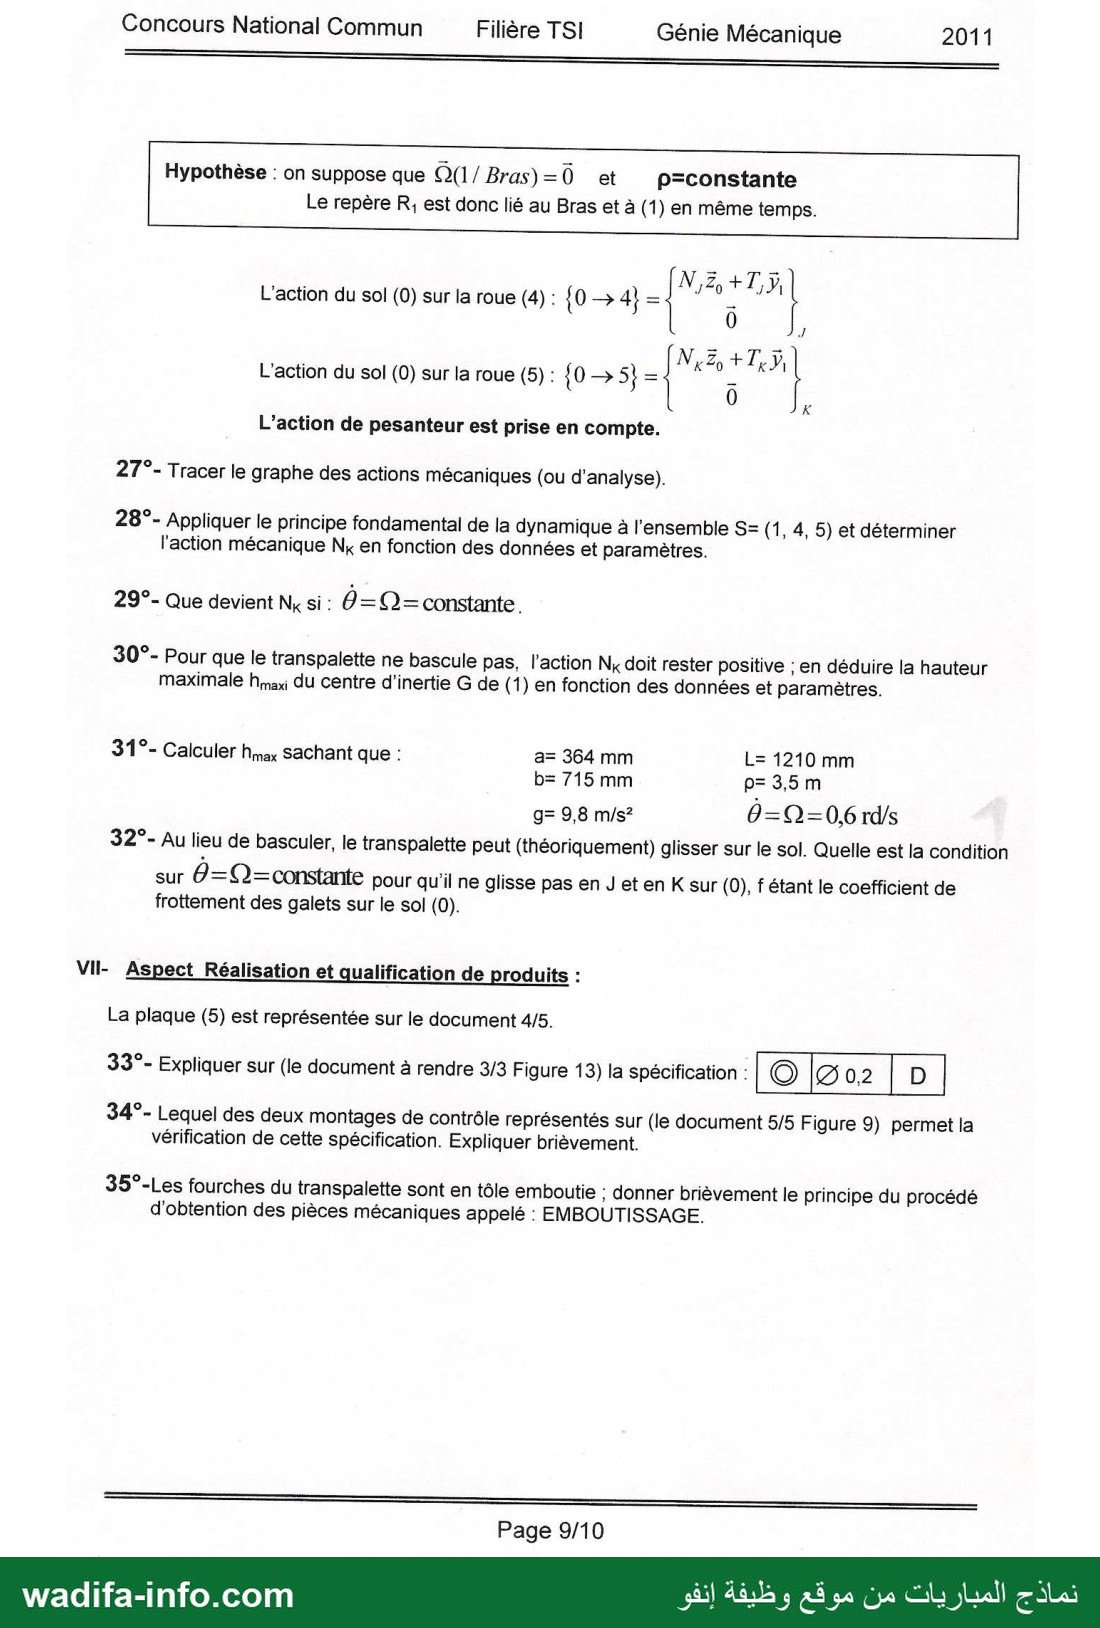
Hypothèse : on suppose que QU /Bras)=0 et p=constante
Le repère R, est donc lié au Bras et à (1) en même temps.
0 0
0 K
L'action du sol (0) sur la roue (4) : {0 + 4} =
L'action du sol (0) sur la roue (5) : {0 › 5} =
L'action de pesanteur est prise en compte.
27°- Tracer le graphe des actions mécaniques (ou d'analyse).
28°- Appliquer le principe fondamental de la dynamique à l’ensemble S= (1, 4, 5) et déterminer
l’action mécanique »ملا en fonction des données et paramètres.
29°- Que devient N, si : Ô - 62 - 0115180716
30°- Pour que le transpalette ne bascule pas, l’action ملا doit rester positive ; en déduire la hauteur
maximale ووم du centre d'inertie 6 (1 ) en fonction des données et paramètres.
31°- Calculer Amax Sachant que : a= 364 mm L= 1210 mm
b= 715 mm p= 35m
g= 9,8 m/s? 90-6 - rd/s
32°- Au lieu de basculer, le transpalette peut (théoriquement) glisser sur le sol. Quelle est la condition
sur O=©= constante pour qu'il ne glisse pas en J et en K sur (0), f étant le coefficient de
frottement des galets sur le sol (0).
VIl- Aspect Réalisation et qualification de produits :
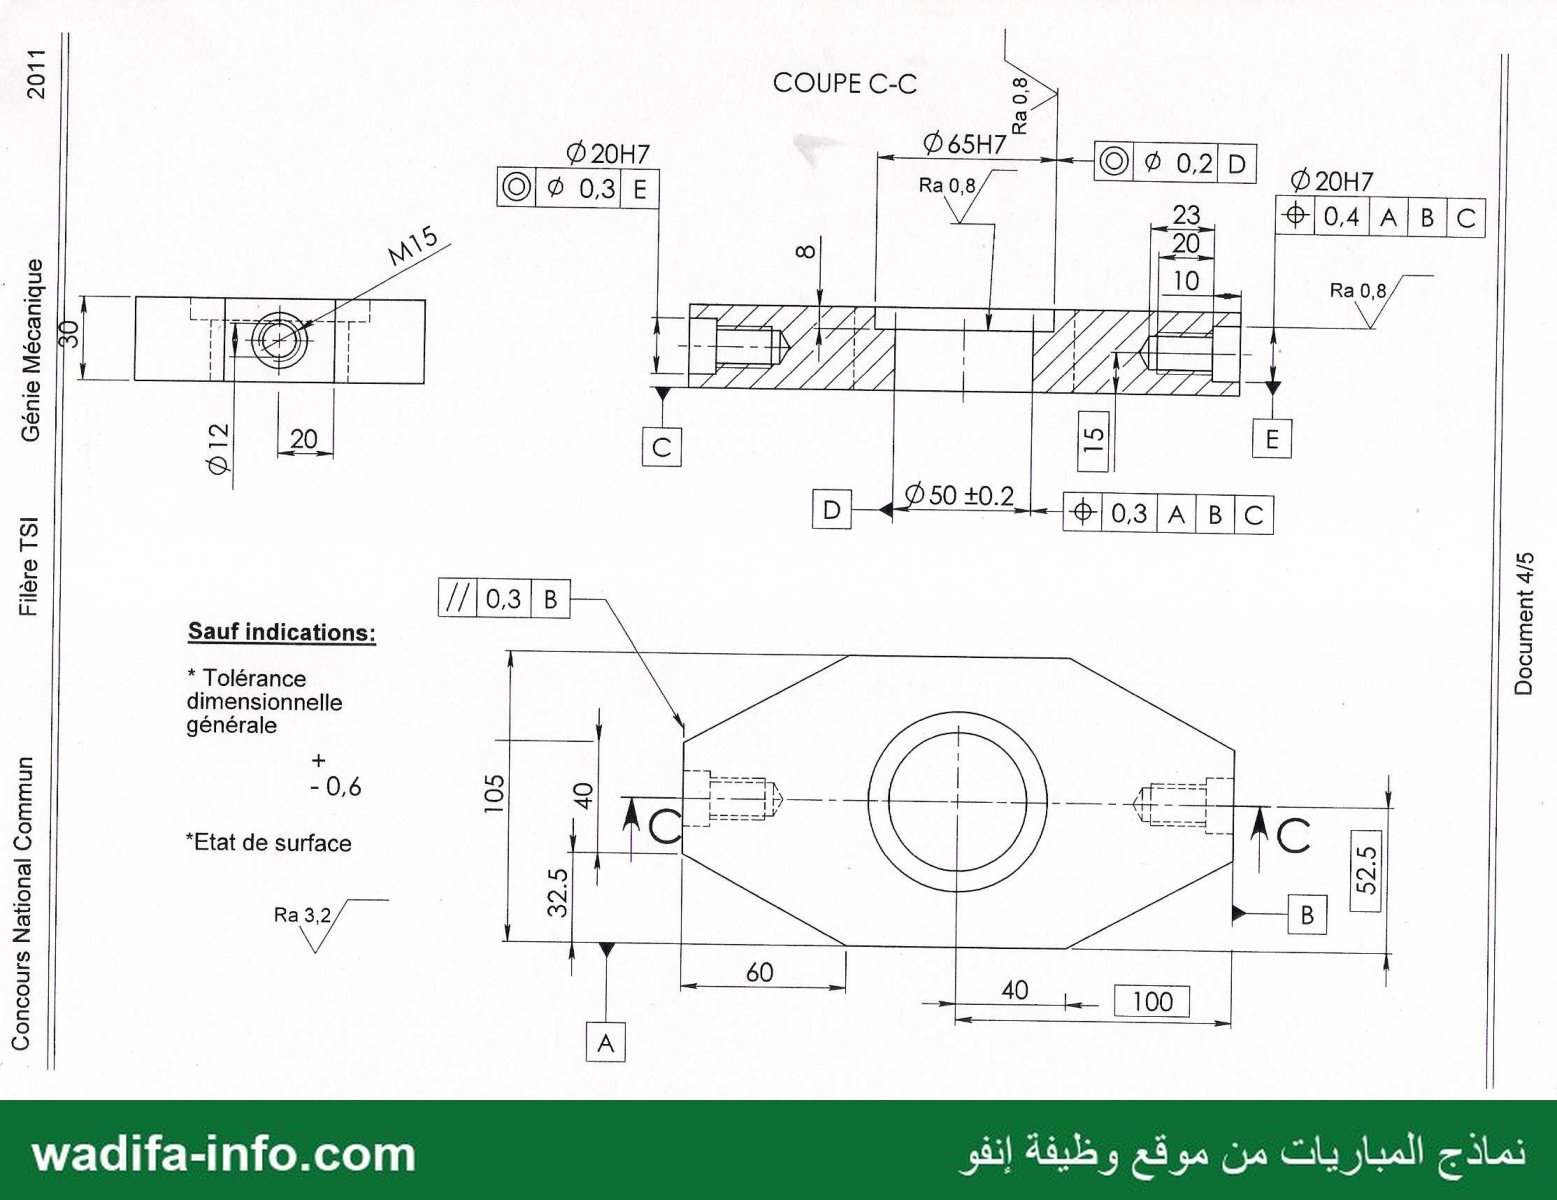
La plaque (5) est représentée sur le document 4/5.
33°- Expliquer sur (le document à rendre 3/3 Figure 13) la spécification : ©1202 | 0١
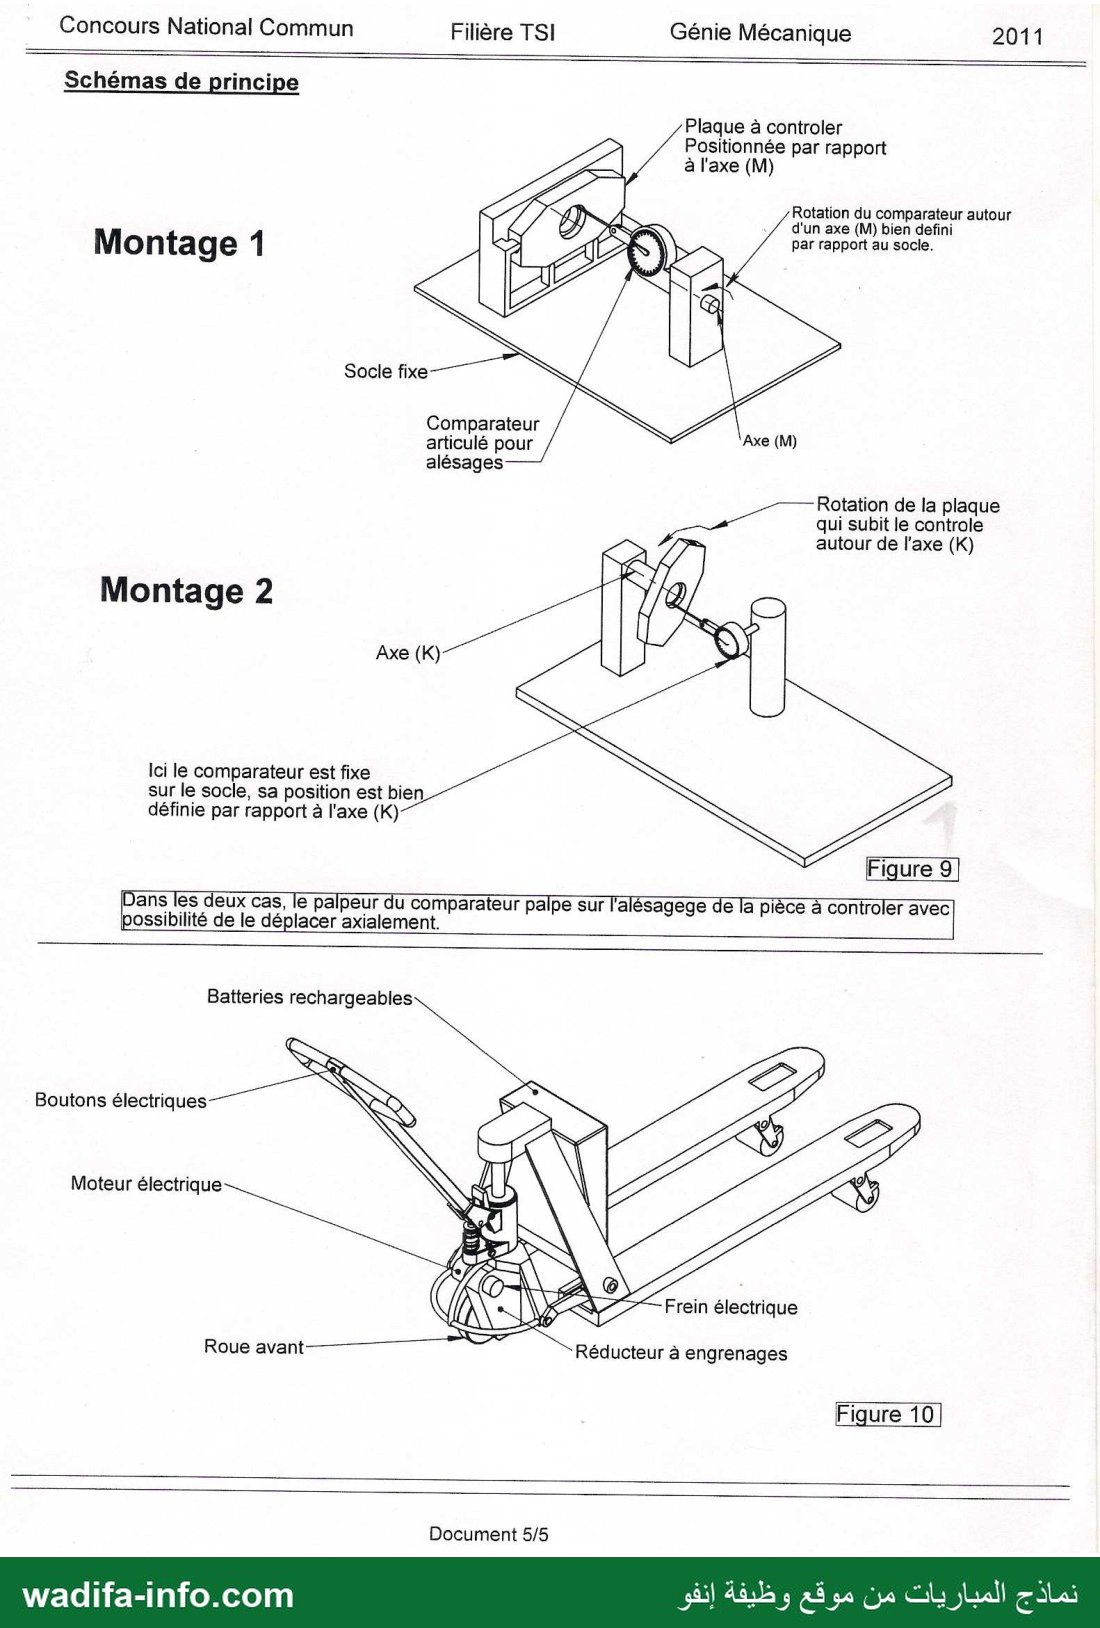
34*- Lequel des deux montages de contrôle représentés sur (le document 5/5 Figure 9) permet la
vérification de cette spécification. Expliquer brièvement.
35°-Les fourches du transpalette sont en tôle emboutie ; donner brièvement le principe du procédé
d'obtention des pièces mécaniques appelé : EMBOUTISSAGE.
Page 9/10
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 11 —
Concours National Commun Filière TSI Génie Mécanique 2011
Commander le distributeur Levier+Câble
Transformer l’énergie
musculaire en énergie
hydraulique
Déplacer la palette
chargée d’un lieu 1 à un
lieu 2
Soulever, du sol la palette
chargée
Timon+pompe
Action musculaire
Distribuer l'énergie Distributeur
hydraulique
Convertir l'énergie
hydraulique en énergie
mécanique
Vérin hydraulique
Transmettre l'énergie
Corps+Eléments
mécanique de structure
Recevoir l’énergie de
déplacement directement
de l'utilisateur (énergie
musculaire)
Permettre le changement Roues
de direction avant+liaisons
Minimiser les résistances Roulements à
billes+Matériaux
Déposer hargé ب ;
pos a sas Grargss Commander le distributeur Levier+Câble
Timon
principalement
Déplacer le transpalette
des roues
Distribuer l'énergie Distributeur
hydraulique
Contrôler la vitesse de Limiteur de débit
descente réglable
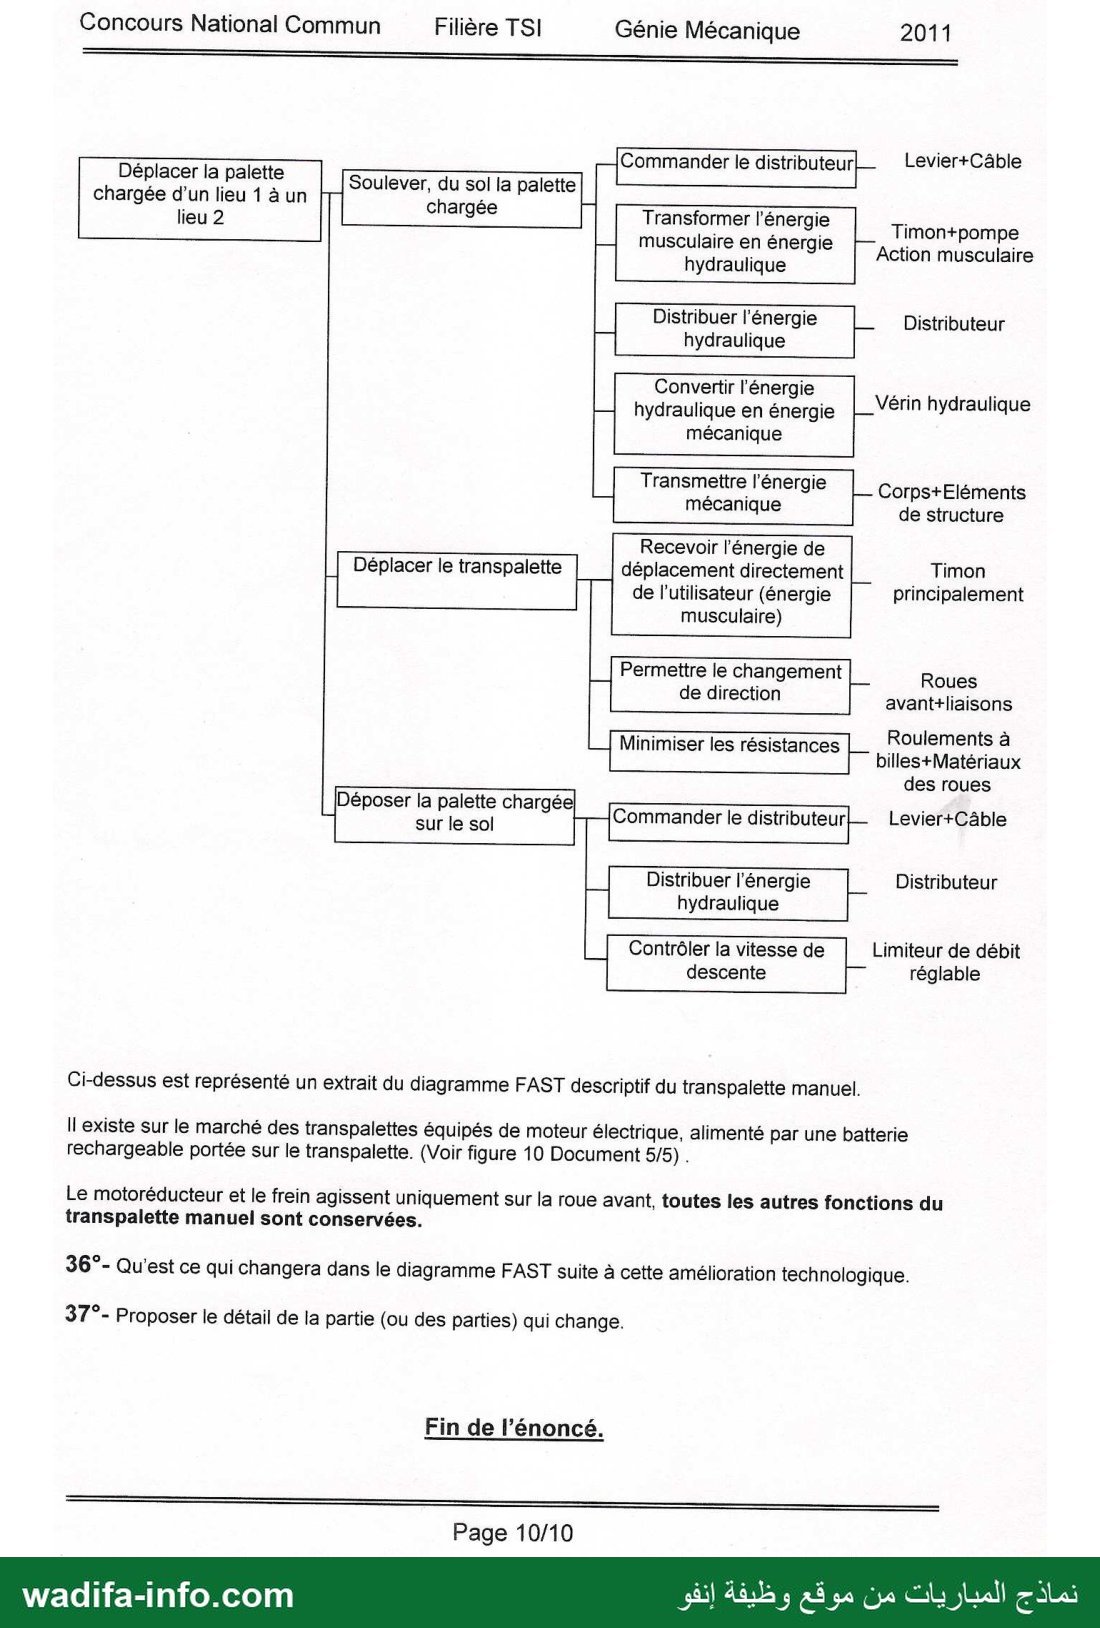
Ci-dessus est représenté un extrait du diagramme FAST descriptif du transpalette manuel.
Il existe sur le marché des transpalettes équipés de moteur électrique, alimenté par une batterie
rechargeable portée sur le transpalette. (Voir figure 10 Document 5/5) .
Le motoréducteur et le frein agissent uniquement sur la roue avant, toutes les autres fonctions du
transpalette manuel sont conservées.
36°- Qu'est ce qui changera dans le diagramme FAST suite à cette amélioration technologique.
37°- Proposer le détail de la partie (ou des parties) qui change.
Fin de l’énoncé.
Page 10/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Filière TSI Génie Mécanique 2011
LE EEE FE
Quelques caractéristiques du transpalette manuel :
Capacité nominale 1500 kg
Poids du transpalette 65 kg
Effort de traction nominal à charge maximale sur un sol lisse 190 N
Longueur total (sans Timon) 1480 mm
Largeur du transpalette 525 mm
Hauteur des fourches par rapport au sol : Position basse 80 mm
Position haute maximale 195 mm.
rt سل
Document 1/5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Filière TSI Génie Mécanique 2011
Groupe Hydraulique
Timon
(1) Corps à Fourches
Levier de commande
Rotule
(2) Tige du Vérin
(3) Corps du vérin hydraulique
Logement du Distributeur
Logement d'Axe de roues
pe des ci-dessous donne une idée sur le groupe hydraulique.Beaucoup de pièces et détails ne sont pas عب
COUPE A-A
ECHELLE 1 8
Timon
Bague
Piston de pompe Réservoir d'huile
Ressort de rappel
du piston
Logement du distributeur
hydraulique
(9) Galet 5
Logement de
roulement
( 8 ) Bras
Document 2/5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Filière TSI Génie Mécanique 2011
Levier de commande du distributeur
Palette sur le sol
Palette soulevée
Corps du vérin
Axe de roues avant
Figure 8
Document 3/5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Document 4/5
نماذج المباريات من موقع وظيفة إنفو
5 COUPE C-C
0
; 7035
Sauf indications:
* Tolérance
dimensionnelle
générale
2 -0,6 8
Ô *Etat de surface
0
€ Ra 3,2
2
0
3
0
0
0
wadifa-info.com
— صفحة 16 —
Concours National Commun Filière TSI Génie Mécanique 2011
Schémas de principe
Plaque à controler
Positionnée par rapport
à l'axe (M)
Rotation du comparateur autour
d'un axe (M) bien defini
par rapport au socle.
Montage 1
Socle fixe
Comparateur
articulé pour
alésages
Rotation de la plaque
des qui subit le controle
autour de l'axe (K)
Montage 2
Axe (K)
Ici le comparateur est fixe
sur le socle, sa position est bien
définie par rapport à l'axe (K)
Dans les deux cas, le palpeur du comparateur palpe sur l'a sagege de la pièce à controler avec
possibilité de le déplacer axialement.
Batteries rechargeables
Boutons électriques
Moteur électrique
Réducteur à engrenages
Figure 10
Document 5/5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Filière TSI Génie Mécanique 2011
(2) 0 Position 1
Position basse du transpalette
sy Q) 8) 0
Position 2
Position haute du transpalette
Nomenclature : Liaisons :
1 : Corps à fourches. 1-2 : Rotule de centre C.
2 : Tige du vérin hydraulique. 1-6 : Pivot d'axe (G,z0).
3 : Corps du vérin hydraulique. 1-8 : Pivot d'axe (J,z0). |
4 : Roues avant. 2-3 : Pivot glissant en D d’axe (CD).
5 : Plaque. Timon-3: Pivot d'axe (B,z0).
6 : Chappe. 3-4: Pivot d'axe (A,z0).
7 : Barre. 3-5 : Pivot en E d’axe (EC).
8 : Bras. -6 : Pivot d'axe (F,z0).
9 : Galet (Roue arrière). -/ : Pivot d'axe (H,z0).
5-6
6-7
7-8 : Pivot d’axe (1.0).
8-9 : Pivot d’axe (K,z0).
Document à rendre 1/3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Filière TSI Génie Mécanique 2011
Levier de
commande relâché
Vérin hydraulique
Réservoir
d'huile
Vérin hydraulique
Réservoir
d'huile
Vérin hydraulique
Réservoir
d'huile
Document à rendre 2/3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
Concours National Commun Filière TSI Génie Mécanique 2011
ï Parcours d'huile _ =]
Pendant le Effet du
Pendant Etat de la
sacñireti ALT refoulement rs pompage sur
l'aspiration d'huile sie canalisation 12 ;
par la pompe d'huile par la la tige du vérin
Levier relâché 10962511 11955610
Levier en 10525311
position 1 12 bloqué par 1
Levier en
position 2
Tolerancement normalisé Analyse d’une spécification par zone de tolérance
Symbole de
la spécification Eléments non idéaux Eléments idéaux
Type de spécification
Forme :
1 5 Elément(s) Elément(s) de Référence(s)
Orientation tolérancé(s) référence spécifiée(s) Zone de tolérance
Position
Battement
Condition de conformité : Contraintes
L'élément tolérancé doit se Unique Unique cree Orientation et/ou
situer tout entier dans la zone Multiples Système position par rapport à
de tolérance la référence spécifiée
Schéma
Extrait du dessin de définition
Des H7 |
26502
Figure 13
Document à rendre 3/3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce modèle est l'épreuve de Génie Mécanique du Concours National Commun (CNC), session 2011, filière TSI — durée 3 heures, calculatrice autorisée, aucun document. Support : le transpalette manuel. Six parties indépendantes (après la présentation) : II – mécanisme de levée, III – roues directrices, IV – groupe hydraulique, V – résistance des fourches, VI – cinématique et dynamique (virage, basculement), VII – réalisation et qualification. Voici une correction proposée des 37 questions.
💡 Les documents à rendre (1/3 à 3/3) demandent des tracés. Ci-dessous, la méthode de construction et le contenu attendu sont donnés pour chaque tracé ; reportez-les à la règle et au compas sur le document.
II – Mécanisme de levée de la palette
1° – Tracé de la position 2 (position haute)
Données : corps 1 déjà placé en position 2 (points C, G, J) ; longueurs invariantes des pièces (relevées sur la position 1) ; CF2 = 1,22 × CF1. Construction :
- Mesurer CF1 sur la position 1 et calculer CF2 = 1,22 CF1.
- F appartient à la chape 6 (pivot en G sur 1) : F est sur le cercle de centre G et de rayon GF ; il est aussi sur le cercle de centre C et de rayon CF2. L'intersection donne F.
- L'axe du vérin passe par C (rotule) et par le corps 3 ; l'ensemble 3+5 (points D, E, F, A) est rigide dans le plan. On place donc cet axe passant par C de façon que F occupe, par rapport à lui, la même position que sur la position 1 (F est pratiquement sur l'axe, la droite CF donne donc sa direction), puis on reporte E et A sur l'axe aux mêmes distances de F que sur la position 1 ; tracer la roue 4 de centre A.
- H : la chape 6 est rigide, on reporte le triangle G-F-H de la position 1.
- I : intersection du cercle de centre H, rayon HI (barre 7) et du cercle de centre J, rayon JI (bras 8).
- K : report du triangle rigide I-J-K du bras 8 ; tracer le galet 9 de centre K. Vérifier que la roue 4 et le galet 9 touchent le sol : le corps et les fourches sont soulevés parallèlement au sol.
2° – Graphe des liaisons (figure 8)
- 1 – 2 : rotule de centre C ;
- 2 – 3 : pivot glissant d'axe (C, D) ;
- 3 – 5 : pivot d'axe (E, C) ;
- 5 – 6 : pivot d'axe (F, z0) ;
- 6 – 1 : pivot d'axe (G, z0) ;
- 6 – 7 : pivot d'axe (H, z0) ;
- 7 – 8 : pivot d'axe (I, z0) ;
- 8 – 1 : pivot d'axe (J, z0).
Deux boucles : 1-2-3-5-6-1 et 1-6-7-8-1 (le timon en B, la roue 4 en A et le galet 9 en K sont des branches ouvertes qui ne changent pas l'hyperstatisme).
3° – Type de chaîne et degré d'hyperstatisme
Il s'agit d'une chaîne complexe (fermée, à deux boucles indépendantes) : 7 solides, 8 liaisons, γ = 8 − 7 + 1 = 2, donc Ec = 6γ = 12.
Inconnues cinématiques : rotule 3 + pivot glissant 2 + 6 pivots × 1 = Ic = 11.
Mobilités : mu = 1 (sortie de tige → levée) ; mi = 2 (rotation de la tige 2 sur son axe, rotation du corps de vérin 3 autour de l'axe vertical par rapport à la plaque 5 — c'est d'ailleurs la rotation de direction). m = 3.
h = m − Ic + Ec = 3 − 11 + 12 = 4.
Vérification statique : Ns = 3 + 4 + 6×5 = 37 ; Es = 6 × 6 = 36 ; h = 37 − 36 + 3 = 4.
4° – Nouvelles liaisons en F et H
Pivot (F, z0) → pivot glissant (F, z0) : +1 inconnue cinématique. Pivot (H, z0) → linéaire annulaire (H, z0) : +3 inconnues cinématiques. Aucune mobilité nouvelle n'apparaît (les translations suivant z0 restent bloquées par les pivots en G et J et par les autres liaisons).
h = 3 − 15 + 12 = 0 : le mécanisme devient isostatique.
5° – Intérêt d'un système isostatique
Oui. Le corps et la structure sont en tôle emboutie et soudée, donc fabriqués avec des tolérances larges (déformations de soudage). Un montage hyperstatique imposerait des conditions géométriques précises (parallélisme des axes z0 des différentes articulations) sous peine de contraintes internes, de coincements ou d'usure rapide. Un montage isostatique se monte sans contrainte et fonctionne quelles que soient les imprécisions, pour un coût de fabrication réduit.
III – Roues directrices
6° – Graphe des liaisons
0 (sol) — linéaire rectiligne de normale z, ligne (L, x) — 4 (roues avant) — pivot (M, x) — 10 (axe de roues) — pivot (N, y) — 3 (corps du vérin).
7° – Type de chaîne et liaison équivalente en L
C'est une chaîne ouverte (liaisons en série) : le torseur cinématique équivalent est la somme des torseurs, exprimés au même point L.
- {4/0} en L : Ω = ωx x + ωz z ; V(L) = vx x + vy y.
- {10/4} : Ω = ω1 x ; V(L) = ω1 x ∧ ML = ω1 x ∧ (−a z) = a ω1 y.
- {3/10} : Ω = ω2 y ; V(L) = ω2 y ∧ NL = ω2 y ∧ (−b z) = −b ω2 x.
Somme : Ω(3/0) = (ωx + ω1) x + ω2 y + ωz z ; V(L, 3/0) = (vx − b ω2) x + (vy + a ω1) y + 0·z.
Trois rotations et deux translations indépendantes, seule la translation suivant z est bloquée : la liaison équivalente est une liaison ponctuelle (sphère-plan) de normale (L, z).
8° – Intérêt de ce montage
L'articulation de l'axe de roues 10 autour de (N, y) (essieu oscillant, figure 7) permet aux deux roues avant de rester en contact avec le sol malgré les irrégularités : la charge est répartie sur les deux roues, aucune ne décolle, et le contact du train avant avec le sol est équivalent à un appui ponctuel, donc isostatique (le transpalette repose sur trois appuis : train avant + deux galets). Stabilité et durée de vie des roues sont améliorées.
IV – Groupe hydraulique
9° – États du montage en positions 1 et 2
- Position 1 (levée) : la case gauche du distributeur est en service. La pompe (11) est reliée par l'orifice 3 au clapet 1 qui alimente le vérin (12), et au réservoir (10) par le clapet anti-retour 2 : circuit 10 → 2 → 3 → 11 à l'aspiration, 11 → 3 → 1 → 12 au refoulement.
- Position 2 (descente) : la case droite est en service. Le vérin (12) est relié au réservoir (10) à travers le limiteur de débit réglable 7 (12 → 7 → 8/9 → 10) ; la pompe (11) est reliée au réservoir par 8-9.
10° – Tableau de fonctionnement (figure 12)
| Aspiration | Refoulement | Canalisation 12 | Effet du pompage sur la tige | État du vérin | |
|---|---|---|---|---|---|
| Levier relâché | 10 → 6 → 5 → 11 | 11 → 5 → 6 → 10 | Bloquée par le clapet 4 (huile emprisonnée sous pression) | Aucun : l'huile retourne au réservoir | Bloqué : la charge reste à sa hauteur |
| Position 1 | 10 → 2 → 3 → 11 ; 12 bloqué par 1 | 11 → 3 → 1 → 12 ; 10 bloqué par 2 | Alimentée à chaque coup de pompe, sous pression | Chaque coup de pompe fait sortir la tige (volume refoulé / section du vérin) | Tige qui sort par à-coups : levée de la palette |
| Position 2 | 10 → 9 → 8 → 11 | 11 → 8 → 9 → 10 | Reliée au réservoir : 12 → 7 → 9 → 10 | Aucun | Tige qui rentre sous le poids de la charge, vitesse réglée par le limiteur 7 : descente |
V – Résistance des fourches
11° – Réactions
Par symétrie (F = P/2 au milieu) : YA = YB = F/2 = P/4, dirigées suivant +y.
12° – Torseur de cohésion
Convention : {τcoh}G = actions de la partie droite sur la partie gauche = −(actions extérieures à gauche de G).
- 0 < x < L/2 : N = 0 ; Ty = −P/4 ; Mfz = P x/4.
- L/2 < x < L : N = 0 ; Ty = +P/4 ; Mfz = P (L − x)/4.
(Avec la convention inverse, gauche sur droite, tous les signes sont changés ; les valeurs absolues sont identiques.)
13° – Diagrammes
- Effort tranchant Ty : palier −P/4 sur [0, L/2], saut de P/2 en C, palier +P/4 sur [L/2, L].
- Moment fléchissant Mfz : triangle nul en A et B, maximum P L/8 en C.
14° – Section la plus chargée et contrainte maximale
La section la plus sollicitée est la section médiane C (x = L/2), où |Mfz| = P L/8.
|σmaxi| = (P L / 8) · v / IGz = P L / (8 · IGz/v), v étant la distance de la fibre la plus éloignée à l'axe (G, z).
15° – Effet du moment quadratique
Avec F = P/2 : |fmaxi| = P L³/(96 E IGz). La flèche est inversement proportionnelle à IGz ; la contrainte est inversement proportionnelle au module de flexion IGz/v. Augmenter IGz (en éloignant la matière de la fibre neutre) diminue donc à la fois la flèche et, à v comparable, la contrainte.
16° – b = f(B)
Même volume et même longueur ⇒ même aire de section. Cas 1 : S1 = a b. Cas 2 (U d'épaisseur e) : S2 = a B − (a − 2e)(B − e) = a e + 2e (B − e).
b = e + 2e (B − e)/a. Contrôle : a = 156, e = 8, B = 39 ⇒ b = 8 + 16 × 31/156 = 11,18 mm (valeur du tableau).
17° – Position de G2
Découpage de la figure 15 : semelle G3 de largeur (a − 2e) et d'épaisseur e, à la hauteur B − e/2 ; deux ailes G4, G5 de section e × B, à la hauteur B/2.
OG2 = [(a − 2e) e (B − e/2) + 2 e B (B/2)] / [(a − 2e) e + 2 e B], soit
OG2 = [(a − 2e)(B − e/2) + B²] / (a − 2e + 2B).
Contrôle : (140 × 35 + 1 521)/(140 + 78) = 6 421/218 = 29,45 mm (tableau).
18° – Moments quadratiques
IG1z = a b³/12 (rectangle de largeur a suivant z et de hauteur b suivant y). Contrôle : 156 × 11,18³/12 ≈ 18 164 mm⁴.
IG2z : décomposer la section en trois rectangles (G3, G4, G5), calculer le moment quadratique propre de chacun (base × hauteur³/12), le transporter en G2 par le théorème de Huygens (I = Ipropre + S·d², d = distance verticale entre Gi et G2), puis additionner. (Contrôle pour B = 39 : 5 973 + 34 498 + 2 × 70 434 ≈ 181 340 mm⁴.)
19° – Comparaison des contraintes
σmax est inversement proportionnelle à IGz/v. Rapport σ1/σ2 = (IG2z/v2)/(IG1z/v1) :
- B = 39 mm : 6 156,75/3 249,50 ≈ 1,89 ;
- B = 47 mm : 8 971,11/3 744,00 ≈ 2,40 ;
- B = 55 mm : 12 296,00/4 273,50 ≈ 2,88.
La section en U est 1,9 à 2,9 fois moins contrainte que la section rectangulaire de même aire.
20° – Comparaison des flèches
f est inversement proportionnelle à IGz : f1/f2 = IG2z/IG1z :
- B = 39 mm : 181 341,66/18 163,90 ≈ 10,0 ;
- B = 47 mm : 315 484/22 464 ≈ 14,0 ;
- B = 55 mm : 499 955,47/27 394,26 ≈ 18,3.
La flèche du U est 10 à 18 fois plus faible.
21° – Conclusion
À masse de matière (donc à coût et à poids) égale, la section en U, qui éloigne la matière de la fibre neutre, est beaucoup plus résistante et surtout beaucoup plus rigide ; l'avantage croît avec la hauteur B. C'est ce qui justifie des fourches en tôle emboutie en forme de U ; la hauteur B reste limitée par la hauteur basse des fourches (80 mm), qui doit permettre de glisser sous la palette.
VI – Aspects cinématiques et dynamiques
22° – Vitesses angulaires
Ω(3/2) = ω y2 ; Ω(2/1) = 0 (α constant, vérin bloqué) ; Ω(1/0) = θ' z0 ; d'où Ω(3/0) = ω y2 + θ' z0.
23° – Roulement sans glissement en I et V(C/0)
Condition : V(I ∈ 3/0) = 0.
V(C, 3/0) = V(I, 3/0) + Ω(3/0) ∧ IC = (ω y2 + θ' z0) ∧ R z0 = R ω x2. C étant sur les axes des pivots, V(C/0) est la même pour 1, 2 et 3.
24° – V(A/0), V(D/0), V(E/0)
V(A, 1/0) = V(C) + Ω(1/0) ∧ CA = R ω x2 + θ' z0 ∧ (−L x1) = R ω x2 − L θ' y1.
V(D, 1/0) = V(A) + θ' z0 ∧ (−(a/2) y1) = R ω x2 + (a/2) θ' x1 − L θ' y1.
V(E, 1/0) = R ω x2 − (a/2) θ' x1 − L θ' y1.
Avec x2 = cos α x1 + sin α y1 (α = (x1, x2)) : V(A/0) = R ω cos α x1 + (R ω sin α − L θ') y1.
25° – Pas de glissement latéral des roues arrière
Il faut V(A)·y1 = V(D)·y1 = V(E)·y1 = 0, soit R ω sin α − L θ' = 0 :
θ' = R ω sin α / L.
26° – θ' en fonction de V et application
V(C/0) = R ω x2 = V x2 ⇒ R ω = V ⇒ θ' = V sin α / L. (Le centre instantané de rotation est sur l'axe des galets arrière, à la distance L/tan α de A.)
V = 5 km/h = 1,389 m/s ; L = 1,21 m ; V/L = 1,148 rad/s.
| α | 10° | 20° | 30° | 40° | 50° | 60° |
|---|---|---|---|---|---|---|
| θ' (rad/s) | 0,199 | 0,393 | 0,574 | 0,738 | 0,879 | 0,994 |
27° – Graphe des actions mécaniques
- Solides : 0 (sol), bras, 1 (corps + charge), galets 4 et 5.
- Liaisons : 0 – bras : pivot (O, z0) ; bras – 1 : rotule de centre I ; 1 – 4 : pivot (D, y1) ; 1 – 5 : pivot (E, y1) ; 0 – 4 : ponctuelle en J (NJ z0 + TJ y1) ; 0 – 5 : ponctuelle en K (NK z0 + TK y1).
- Action à distance : pesanteur −m g z0 en G sur 1 (galets de masse négligeable).
28° – NK par le PFD sur S = (1, 4, 5)
Mouvement de 1 : rotation autour de l'axe fixe (O, z0), Ω = θ' z0. Avec OG = −ρ y1 + h z0 et dy1/dt = −θ' x1 :
VG = ρ θ' x1 ; ΓG = ρ θ'' x1 + ρ θ'² y1.
δG = C θ'' z0 (matrice diagonale dans la base de R1). Transport en I : δI = δG + IG ∧ m ΓG, avec IG = −b x1 + h z0 :
δI = −m h ρ θ'² x1 + m h ρ θ'' y1 + (C θ'' − m b ρ θ'²) z0.
Moments en I des actions extérieures (la rotule n'y a pas de moment) :
- NK z0 en K : IK ∧ NK z0 = (a/2) NK x1 + L NK y1 ;
- NJ z0 en J : −(a/2) NJ x1 + L NJ y1 ;
- TJ, TK : −L (TJ + TK) z0 ;
- poids : IG ∧ (−m g z0) = −m g b y1.
Projections :
sur x1 : (a/2)(NK − NJ) = −m h ρ θ'² ;
sur y1 : L (NK + NJ) − m g b = m h ρ θ''.
NK = (m / 2L)(b g + h ρ θ'') − m h ρ θ'² / a.
Sens physique : l'effet centrifuge (vers −y1) charge le galet J et décharge le galet K.
29° – Cas θ' = Ω constante
NK = m b g / (2L) − m h ρ Ω² / a.
30° – Hauteur maximale du centre d'inertie
NK > 0 ⇔ h < a b g / (2 L ρ Ω²) : hmaxi = a b g / (2 L ρ Ω²).
31° – Application numérique
hmax = (0,364 × 0,715 × 9,8)/(2 × 1,21 × 3,5 × 0,6²) = 2,551/3,049 ≈ 0,84 m.
Le centre d'inertie de l'ensemble corps + charge doit rester en dessous d'environ 84 cm dans ces conditions de virage.
32° – Condition de non-glissement
Moment en I sur z0 (θ'' = 0) : −L (TJ + TK) = −m b ρ Ω², donc TJ + TK = m b ρ Ω²/L ; et NJ + NK = m b g/L.
Pas de glissement (lois de Coulomb) : |TJ + TK| ≤ f (NJ + NK) ⇒ m b ρ Ω²/L ≤ f m b g/L :
Ω² ≤ f g / ρ, soit Ω ≤ √(f g/ρ). (La répartition individuelle TJ/TK n'est pas accessible par la statique ; on raisonne sur la somme, en supposant les deux galets à la limite du glissement en même temps.)
VII – Réalisation et qualification
33° – Spécification ⊚ Ø0,2 D (figure 13)
| Rubrique | Réponse |
|---|---|
| Symbole / type | ⊚ coaxialité — spécification de position |
| Élément tolérancé | Unique : ligne d'axe réelle (extraite) de l'alésage Ø65 H7 |
| Élément de référence | Unique : surface réelle de l'alésage Ø50 ± 0,2 (repère D) |
| Référence spécifiée | Simple : axe du plus grand cylindre inscrit dans l'alésage Ø50 |
| Zone de tolérance | Simple : cylindre de diamètre 0,2 mm |
| Contrainte | Position : axe de la zone confondu avec la référence spécifiée D |
| Conformité | L'axe réel du Ø65 H7 doit être tout entier à l'intérieur de ce cylindre Ø0,2 |
34° – Montage de contrôle
Montage 2. La plaque y tourne autour de l'axe (K), engagé dans l'alésage de référence Ø50 : l'axe K matérialise la référence D (idéalement par un mandrin expansible qui simule le plus grand cylindre inscrit). Le comparateur fixe palpe l'alésage Ø65 ; en faisant tourner la plaque et en déplaçant le palpeur axialement, l'écart (max − min) dans chaque section vaut environ deux fois l'excentration de l'axe du Ø65 par rapport à D ; on compare la plus grande valeur à 0,2 mm.
Dans le montage 1, la plaque est positionnée sur le socle par ses faces extérieures et le comparateur tourne autour d'un axe (M) lié au socle : on contrôle l'alésage par rapport au montage, pas par rapport à la référence D. Il ne convient pas pour cette spécification.
35° – Principe de l'emboutissage
Procédé de mise en forme à froid d'une tôle (flan découpé au préalable) : sur une presse, un poinçon pousse la tôle dans une matrice, tandis qu'un serre-flan maintient la tôle pour contrôler son écoulement et éviter les plis. La tôle se déforme plastiquement et prend la forme du poinçon et de la matrice, en une ou plusieurs passes, sans enlèvement de matière ; viennent ensuite le détourage et le perçage. On obtient des pièces légères et rigides (forme en U des fourches) à forte cadence.
36° – Ce qui change dans le FAST
Seule la branche « Déplacer le transpalette » change : la fonction « Recevoir l'énergie de déplacement directement de l'utilisateur (timon) » est remplacée par une chaîne d'énergie électrique (stocker, commander, convertir, adapter, freiner). Les fonctions « Soulever » et « Déposer », ainsi que « Permettre le changement de direction » et « Minimiser les résistances », sont conservées.
37° – Détail proposé de la branche « Déplacer le transpalette »
| Fonction technique | Solution technique |
|---|---|
| Stocker / fournir l'énergie électrique | Batteries rechargeables |
| Commander le déplacement (marche avant / arrière) | Boutons électriques sur le timon |
| Convertir l'énergie électrique en énergie mécanique | Moteur électrique |
| Adapter (réduire la vitesse, augmenter le couple) et transmettre à la roue | Réducteur à engrenages |
| Freiner / immobiliser le transpalette | Frein électrique |
| Permettre le changement de direction | Timon + roues avant + liaisons (inchangé) |
| Minimiser les résistances | Roulements à billes + matériaux des roues (inchangé) |
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}