
Modèle de concours : CNC 2019 Sciences industrielles (MP) — Concours National Commun
⬇️ Télécharger le PDF Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1738/modele-de-concours-cnc-2019-sciences-industrielles-mp-concours-national-commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2019), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Sciences industrielles pour l'ingénieur
- Année
- 2019
- Pages
- 25
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
CNC 2019 Filière : MP Sciences Industrielles
MELANGEUR DE PEINTURE BI-AXIAL
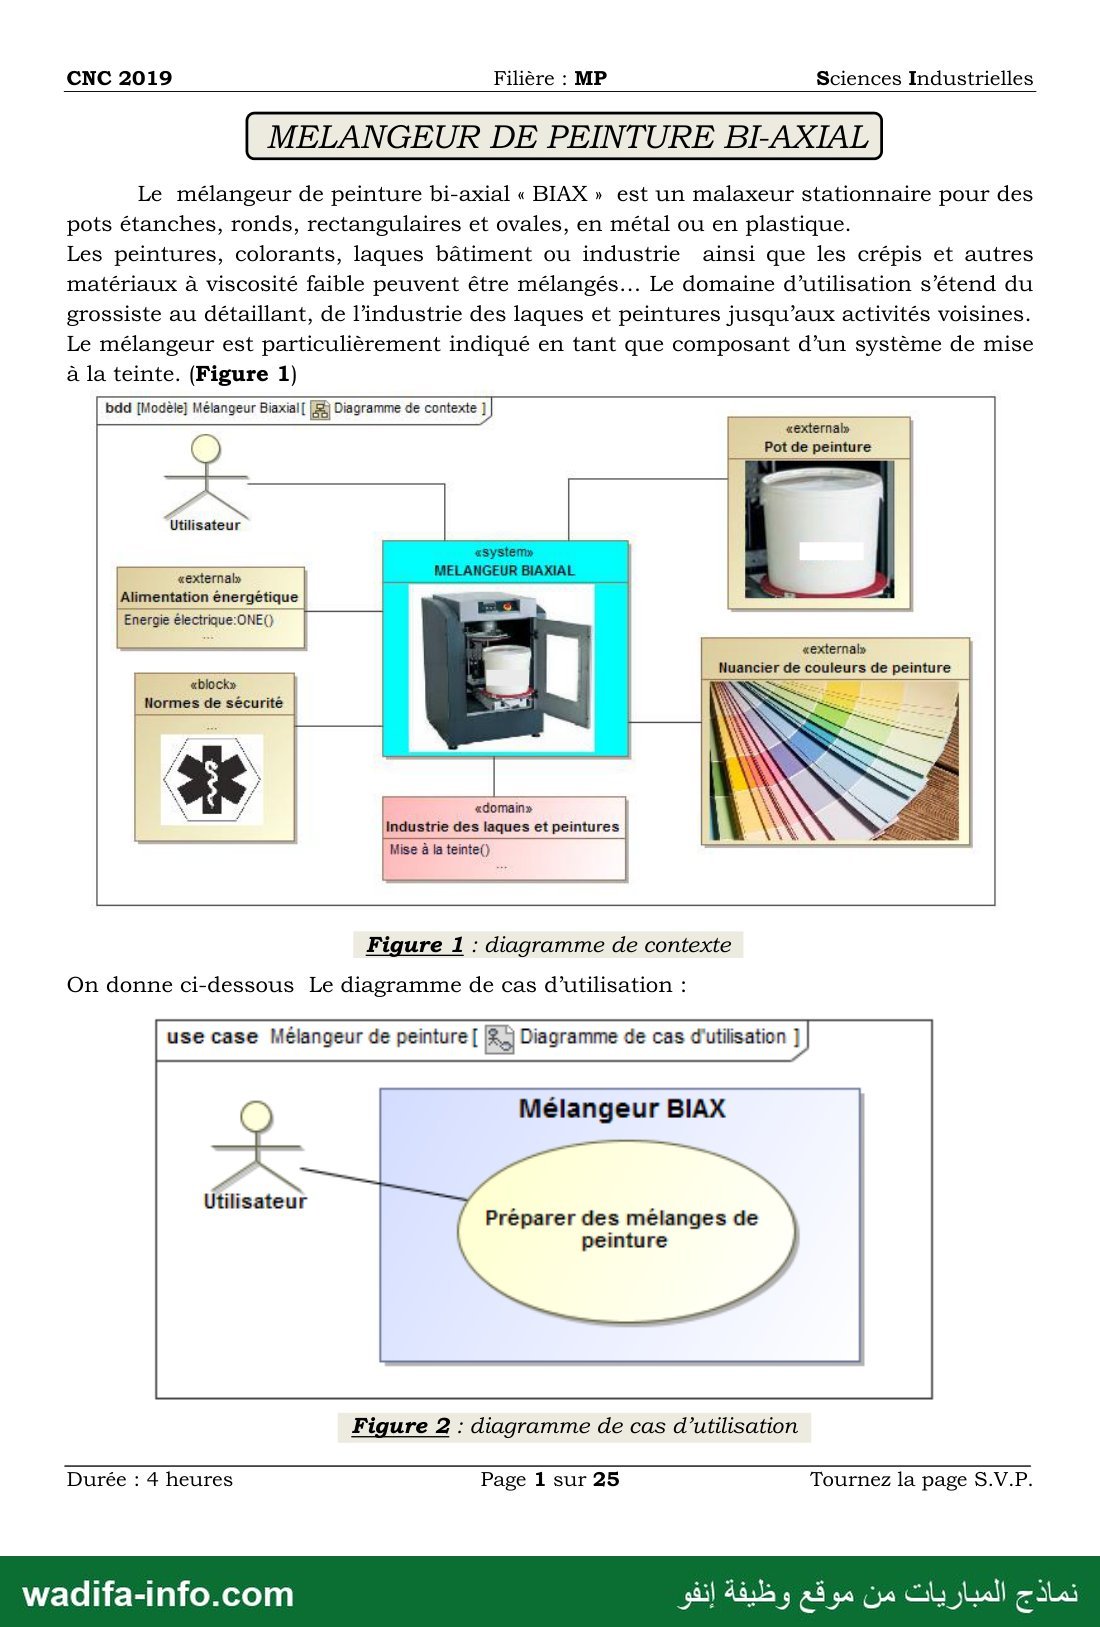
Le mélangeur de peinture bi-axial « BIAX » est un malaxeur stationnaire pour des
pots étanches, ronds, rectangulaires et ovales, en métal ou en plastique.
Les peintures, colorants, laques bâtiment ou industrie ainsi que les crépis et autres
matériaux à viscosité faible peuvent être mélangés. Le domaine d’utilisation s’étend du
grossiste au détaillant, de l’industrie des laques et peintures jusqu’aux activités voisines.
Le mélangeur est particulièrement indiqué en tant que composant d’un système de mise
à la teinte. (Figure 1)
bdd [Modèle] Mélangeur Biaxia![ Diagramme de contexte ]
«external»
Pot de peinture
Utilisateur
«external»
Alimentation énergétique
Eneroie électrique:ONE()
«external» 1 بي
Nuancier de couleurs de peinture
«block» ب
Normes de sécurité أ SE Ë
«domain»
Industrie des laques et peintures
Mise à la teinte()
Figure 1 : diagramme de contexte
On donne ci-dessous Le diagramme de cas d’utilisation :
use case Mélangeur de peinture [ LR Diagramme de cas d'utilisation ]
Mélangeur BIAX
Utilisateur 0 ;
1 Préparer des mélanges de
\ peinture
Figure 2 : diagramme de cas d’utilisation
Durée : 4 heures Page 1 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
CNC 2019 Filière : MP Sciences Industrielles
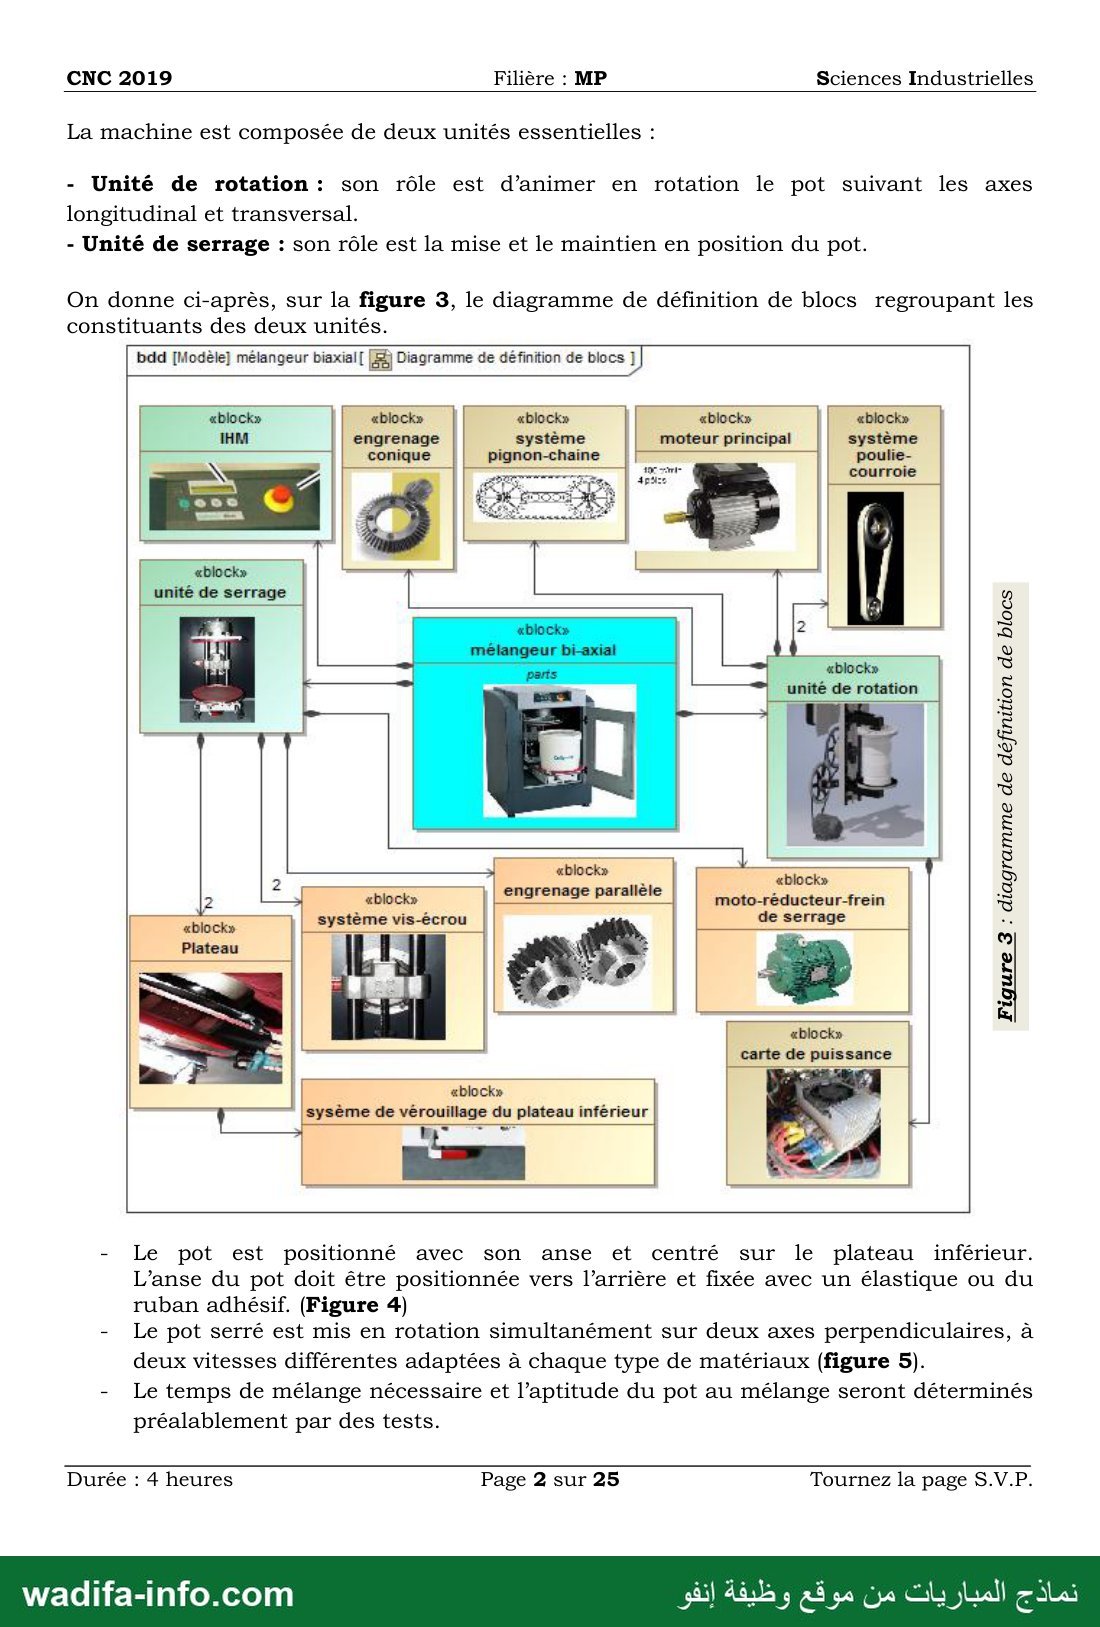
La machine est composée de deux unités essentielles :
- Unité de rotation : son rôle est d’animer en rotation le pot suivant les axes
longitudinal et transversal.
- Unité de serrage : son rôle est la mise et le maintien en position du pot.
On donne ci-après, sur la figure 3, le diagramme de définition de blocs regroupant les
constituants des deux unités.
bdd [Modèle] mélangeur biaxial[ Diagramme de définition de blocs ]
«block» «block» «block» | «block» «block»
IHM engrenage système moteur principal système
conique pignon-chaine | poulie-
IN ; pes = par pr courroie
«block»
unité de serrage
«block»
2 «block» engrenage parallele moto-réducteur-frein
blocks systéme vis-écrou 08 de serrage
Plateau
Figure 3 : diagramme de définition de blocs
«block»
carte de puissance
«block» 1 8
١ |sysème de vérouillage du plateau inférieur
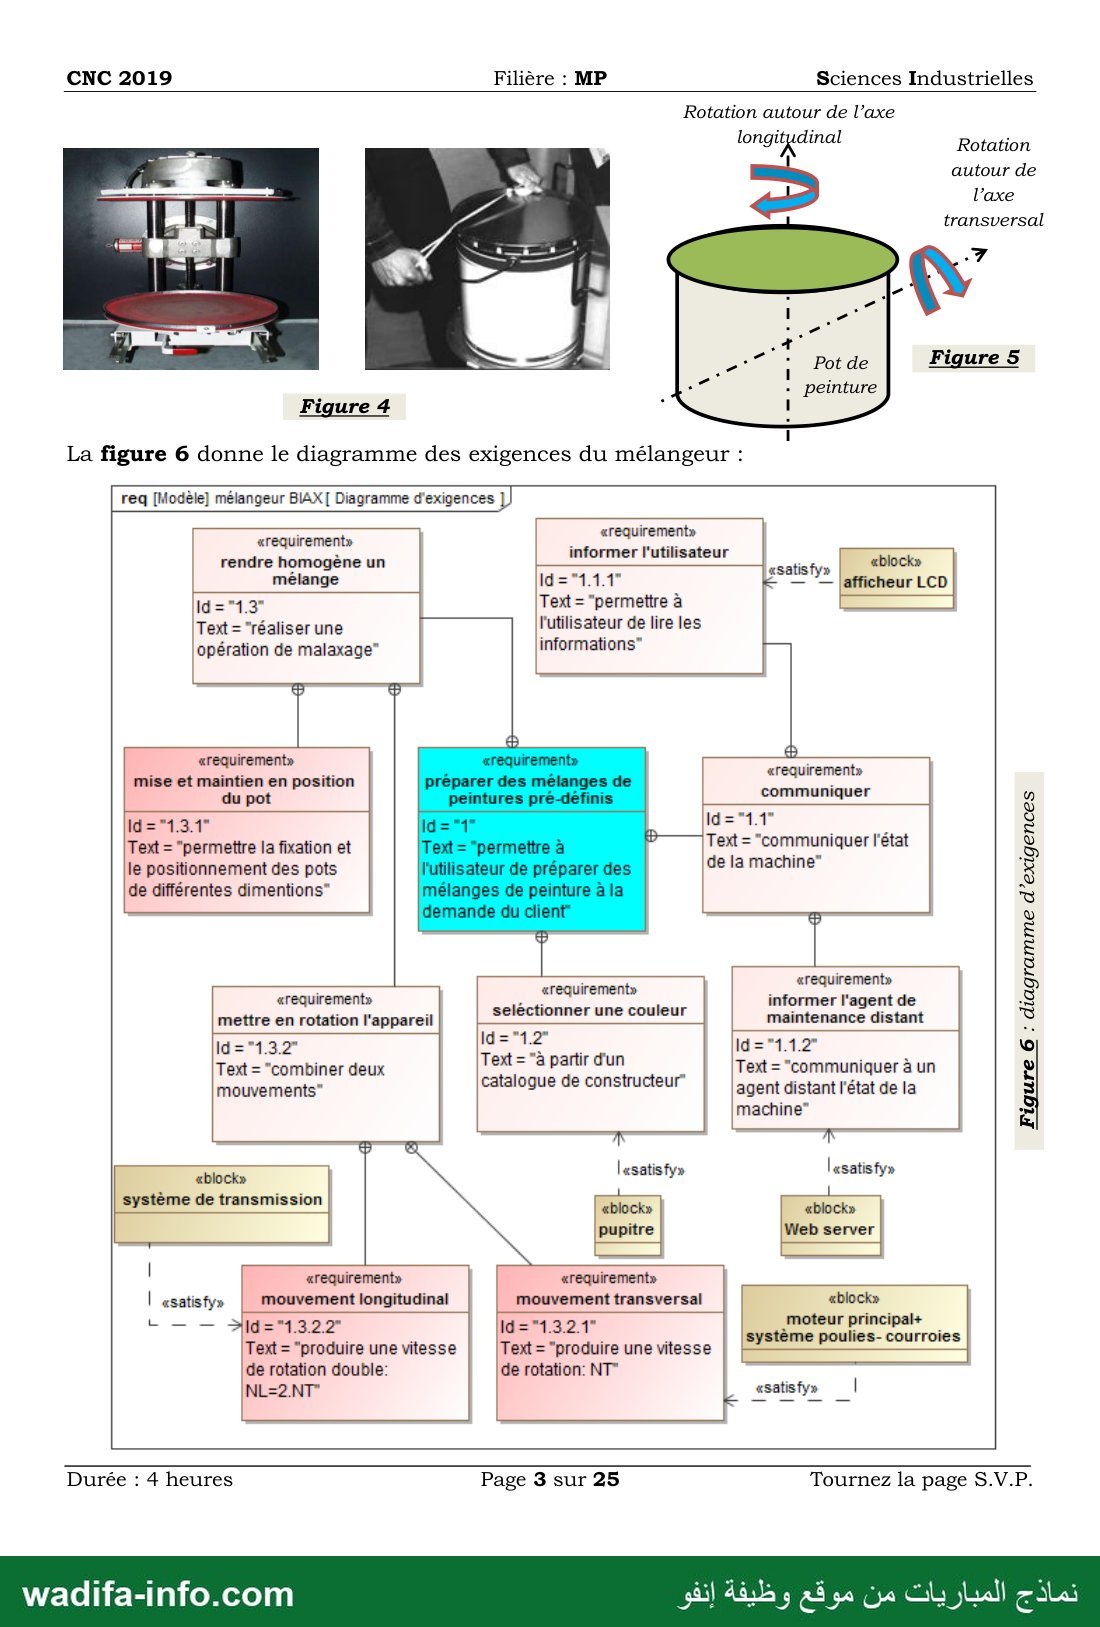
- Le pot est positionné avec son anse et centré sur le plateau inférieur.
L’anse du pot doit être positionnée vers l’arrière et fixée avec un élastique ou du
ruban adhésif. (Figure 4)
- Le pot serré est mis en rotation simultanément sur deux axes perpendiculaires, à
deux vitesses différentes adaptées à chaque type de matériaux (figure 5).
- Le temps de mélange nécessaire et l’aptitude du pot au mélange seront déterminés
préalablement par des tests.
Durée : 4 heures Page 2 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
CNC 2019 Filière : MP Sciences Industrielles
Rotation autour de l’axe
renier Rotation
autour de
l’axe
ملي transversal
7
Pot de Figure 5
- peinture
Figure 4 : !
La figure 6 donne le diagramme des exigences du mélangeur :
req [Modèle] mélangeur BIAX[ Diagramme d'exigences
«requirement» sreguiromants
: informer l'utilisateur
rendre homogène un «satisfy»
mélange ld="1.1.1" — — afficheur LCD
Id="1.3" Text ="permettre à ee
Text = "réaliser une l'utilisateur de lire les
opération de malaxage” informations”
«requirement»
mise et maintien en position
du pot
Text = "permettre la fixation et Text = "permettre à Text = "communiquer l'état
le positionnement des pots l'utilisateur de préparer des de la machine
de différentes dimentions” mélanges de peinture à la
demande du client”
«requirement»
communiquer
5 «requirement»
7 «requirement» - 5
«requirement» ا informer l'agent de
seléctionner une couleur
mettre en rotation l'appareil maintenance distant
Text = "combiner deux Text ="à partir d'un Text = "communiquer à un
mouvements” cataloque de constructeur” agent distant l'état de la
machine”
Figure 6 : diagramme d’exigences
Th | asatisfy» «satisfy»
système de transmission bisckr rbbcks
pupitre Web server
لها
| «requirement» «requirement»
| «satisty» mouvement longitudinal mouvement transversal «block»
ا - 20*12" 102*132 moteur prineipais
Text = "produire une vitesse Text = "produire une vitesse système poulies- courroies
de rotation double: de rotation: NT”
NL=2.NT" «satisfy» |
Durée : 4 heures Page 3 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
CNC 2019 Filière : MP Sciences Industrielles
Partie I : Partie préliminaire notée : 4 points sur 20.
Etude mécanique de l’unité de serrage
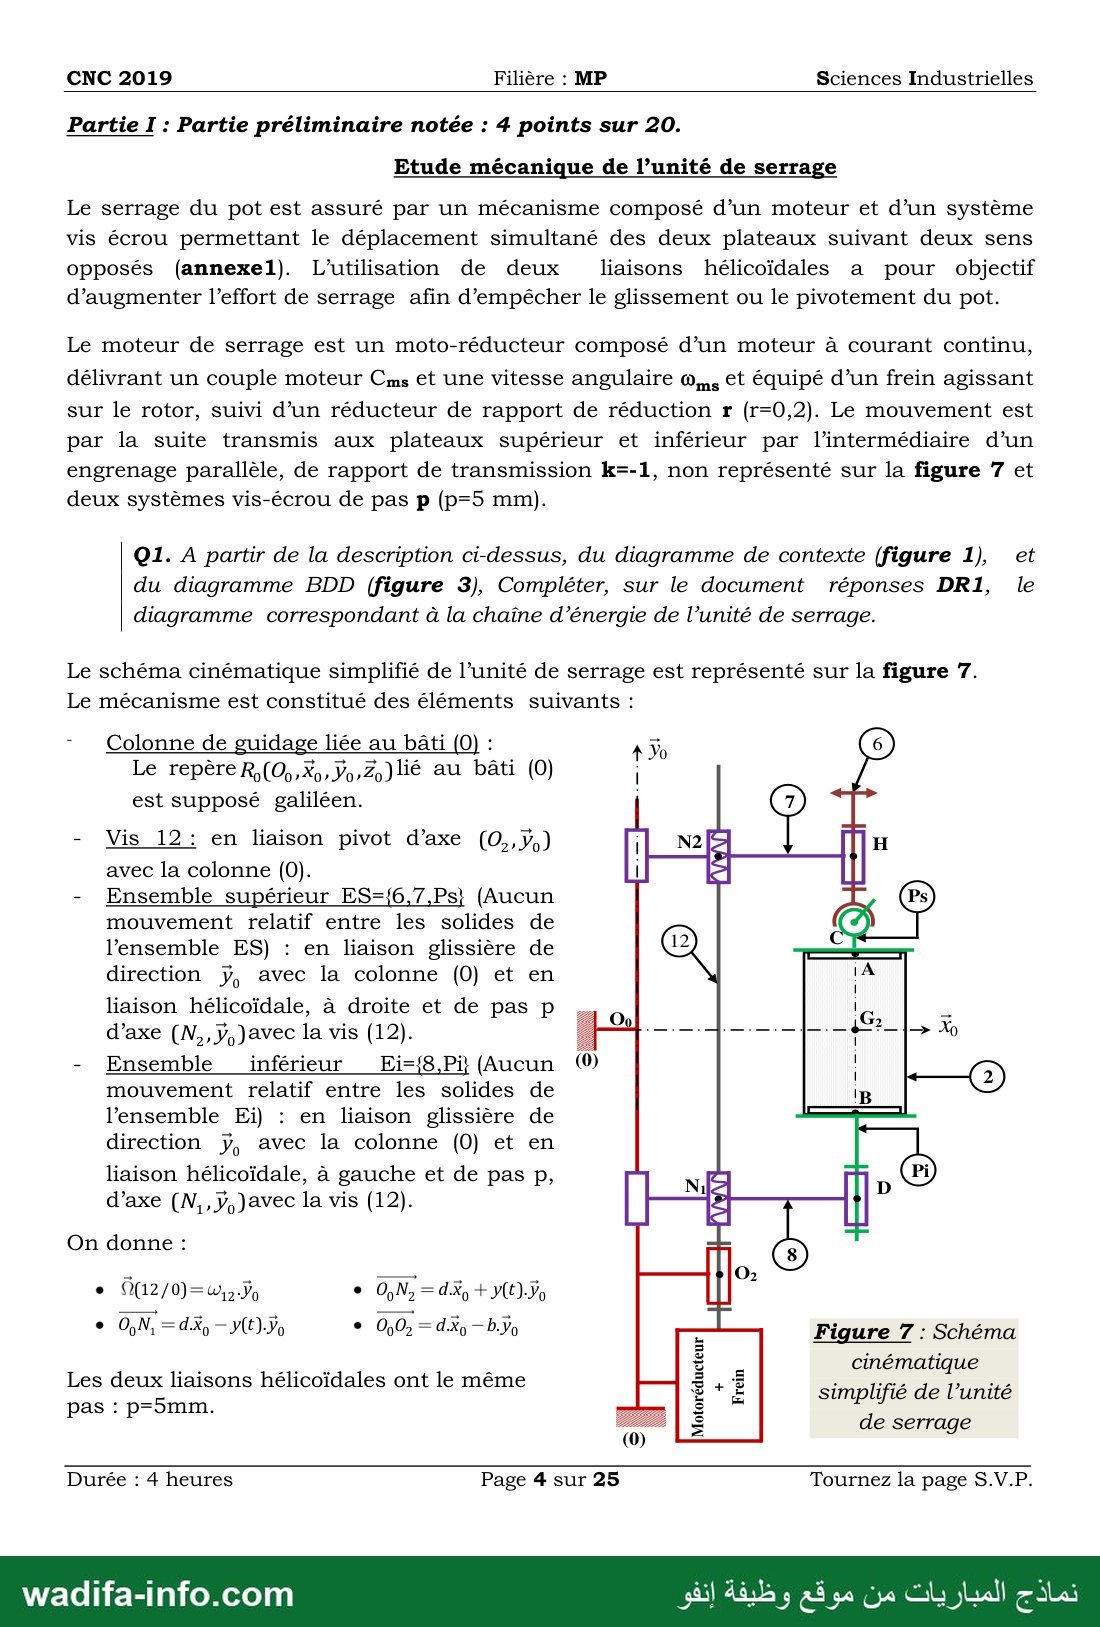
Le serrage du pot est assuré par un mécanisme composé d’un moteur et d’un système
vis écrou permettant le déplacement simultané des deux plateaux suivant deux sens
opposés (annexel). L’utilisation de deux = liaisons hélicoïdales a pour objectif
d’augmenter l’effort de serrage afin d’empêcher le glissement ou le pivotement du pot.
Le moteur de serrage est un moto-réducteur composé d’un moteur à courant continu,
délivrant un couple moteur عونا et une vitesse angulaire Om, Et équipé d’un frein agissant
sur le rotor, suivi d’un réducteur de rapport de réduction r (r=0,2). Le mouvement est
par la suite transmis aux plateaux supérieur et inférieur par l’intermédiaire d’un
engrenage parallèle, de rapport de transmission k=-1, non représenté sur la figure 7 et
deux systèmes vis-écrou de pas p (p=5 mm).
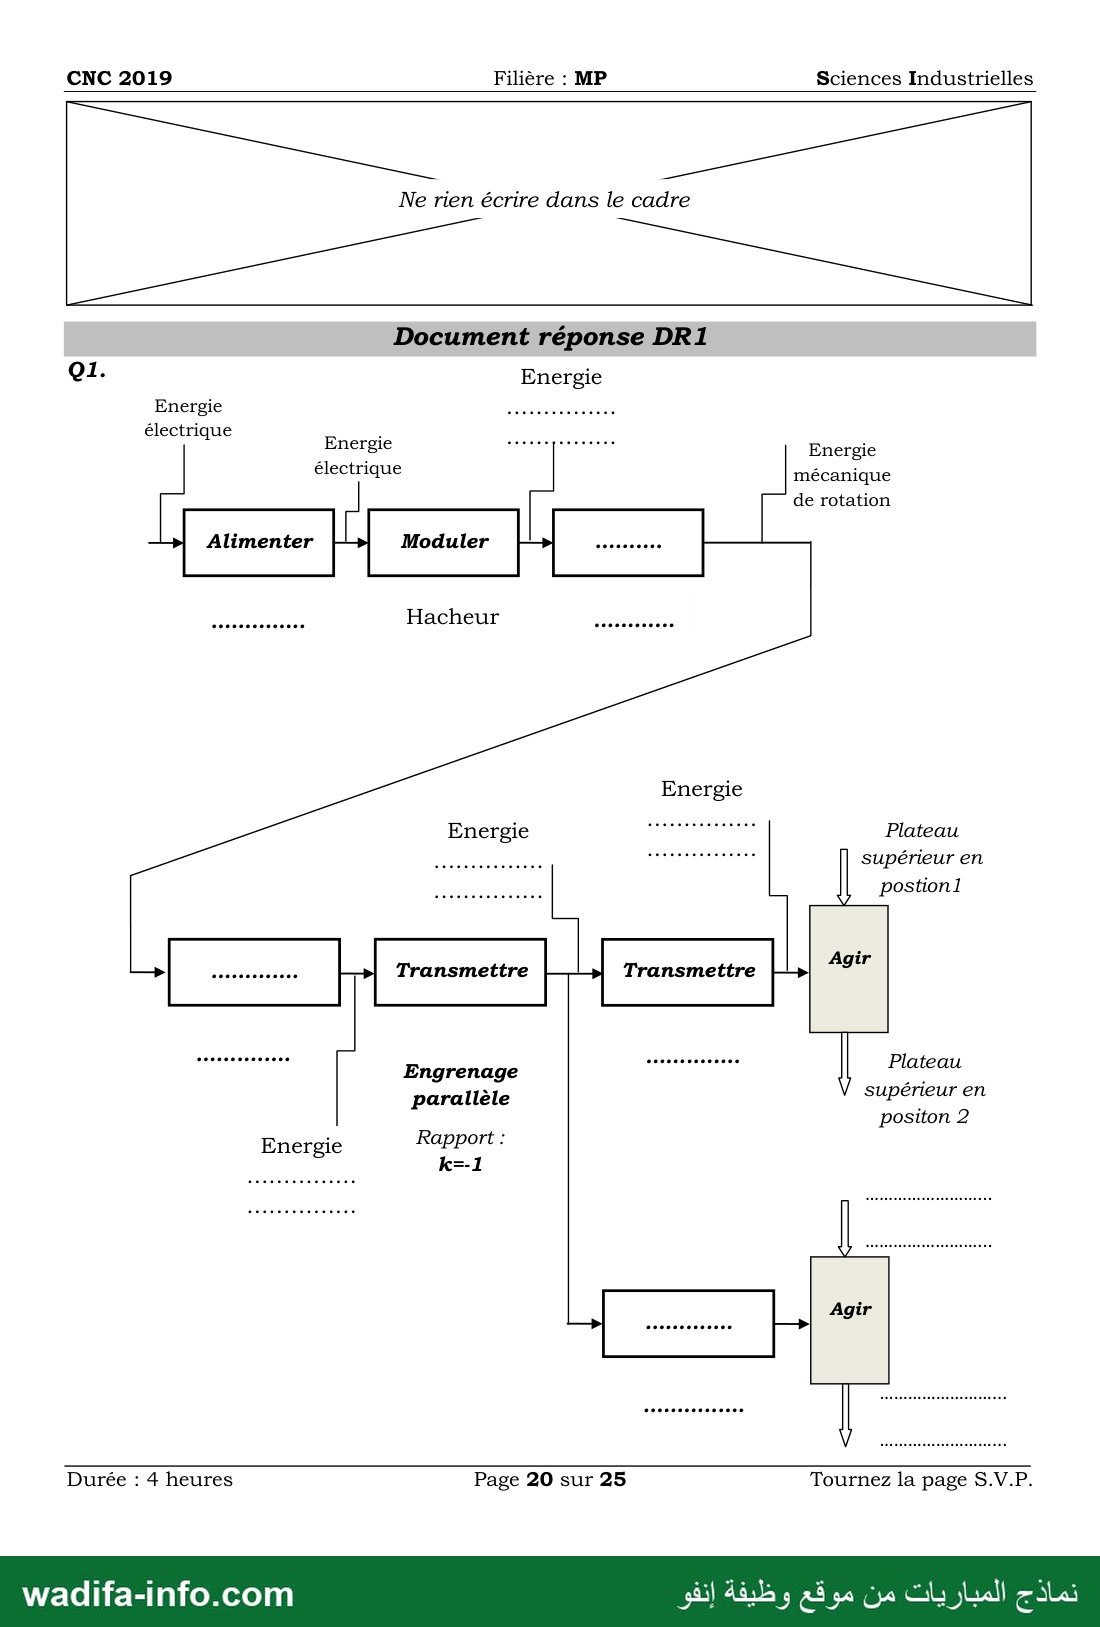
Q1. A partir de la description ci-dessus, du diagramme de contexte (figure 1), et
du diagramme BDD (figure 3), Compléter, sur le document réponses DRI1, le
diagramme correspondant à la chaîne d’énergie de l’unité de serrage.
Le schéma cinématique simplifié de l’unité de serrage est représenté sur la figure 7.
Le mécanisme est constitué des éléments suivants :
- Colonne de guidage liée au bâti (0) : }
5 اي با mad ا 4 Yo
Le repère R,(0,.Xo, Yo:Z,)lié au bâti (0)
est supposé galiléen.
- Vis 12: en liaison pivot d’axe (O,,ÿ,)
avec la colonne (0).
- Ensemble supérieur ES={6,7,Ps} (Aucun
mouvement relatif entre les solides de
l’ensemble ES) : en liaison glissière de
direction y, avec la colonne (0) et en
liaison hélicoïdale, à droite et de pas p
d’axe (N,,y,)avec la vis (12).
- Ensemble inférieur Ei={8,Pi} (Aucun
mouvement relatif entre les solides de
l’ensemble Ei) : en liaison glissière de
direction y, avec la colonne (0) et en
liaison hélicoïdale, à gauche et de pas p,
d’axe (N,,y,)avec la vis (12).
On donne :
e O12/0)=442Ÿ e O,N;=dX + M-Ÿ
e ON, =dx - V(E).Ye ٠ 00 - ونرط - ونه = Figure 7 : Schéma
Les d liai hélicoïdal 1 3 د 015118
65 dEUX 118150115 1 es ont le même 3 simplifié de l’unité
pas:p=rsmm.s 1 ولاس 5
= de serrage
Durée : 4 heures Page 4 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
CNC 2019 Filière : MP Sciences Industrielles
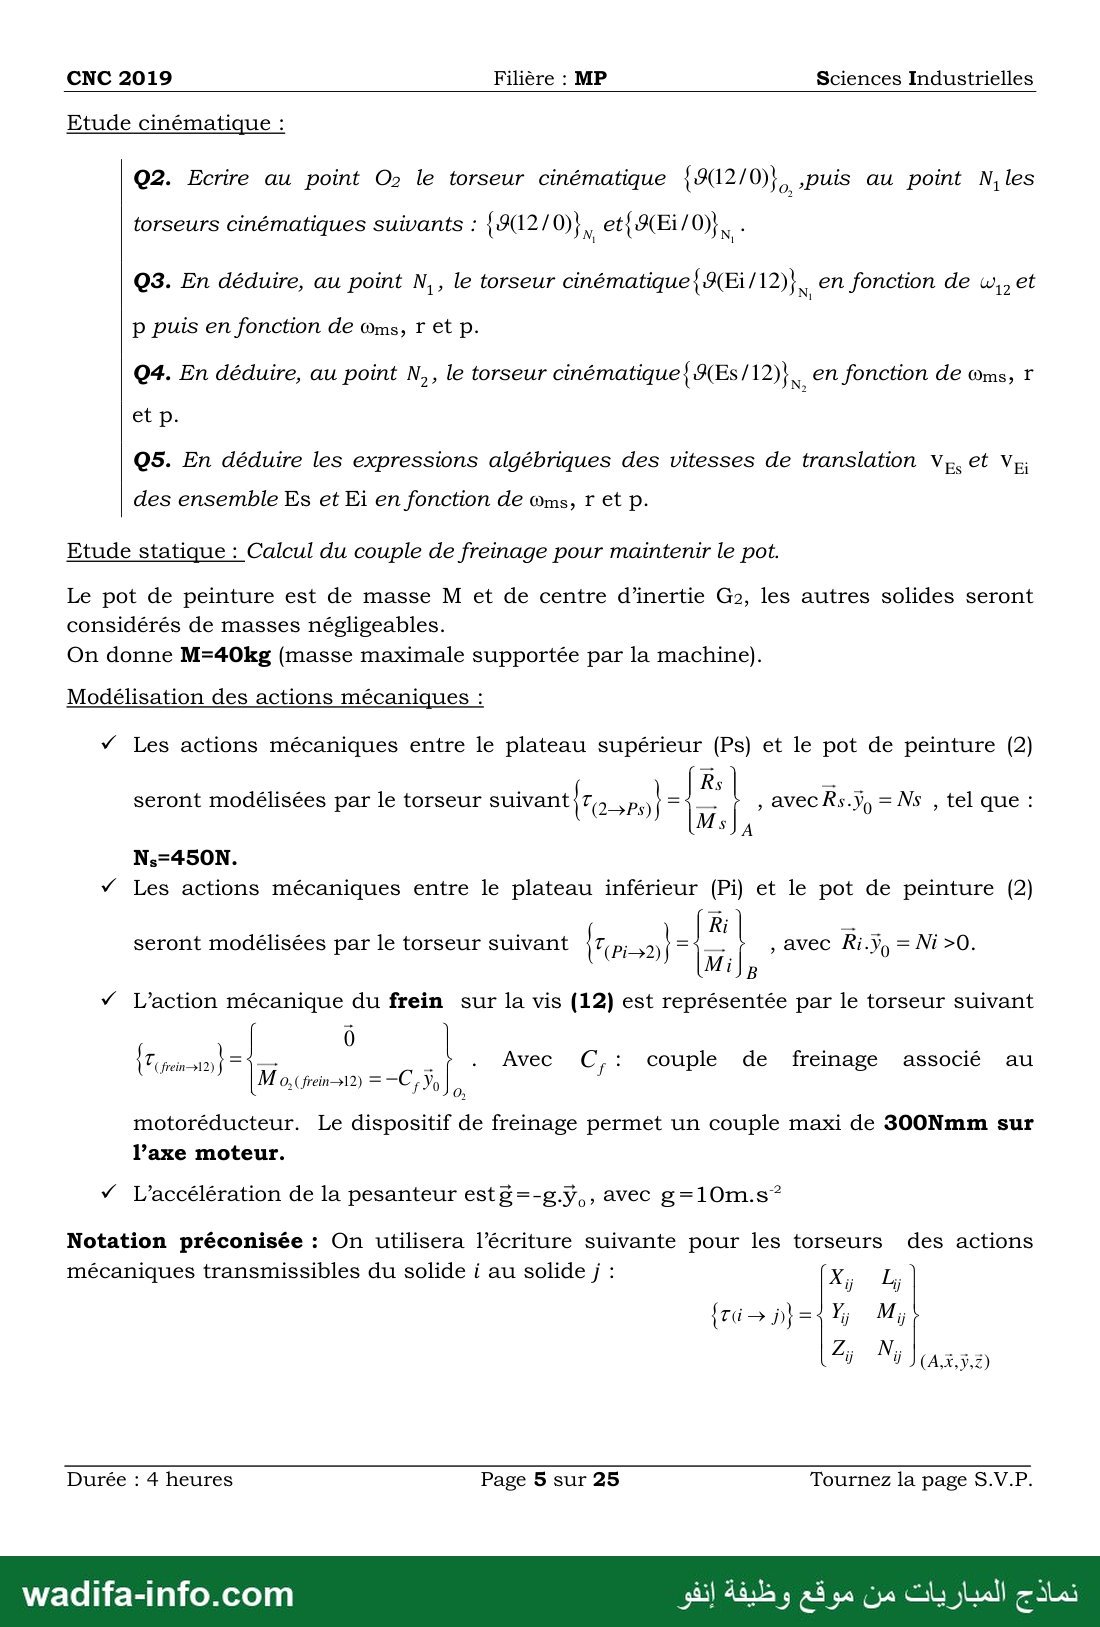
Etude cinématique :
Q2. Ecrire au point Oz le torseur cinématique {9(12/0)}, ,puis au point N, les
torseurs cinématiques suivants : {9(12/0)} * et{ 9(Œi/0)} a
Q3. En déduire, au point N,, le torseur cinématique { 9(Ei/ 12}, en fonction de w,, et
p puis en fonction de œms, r et p.
Q4. En déduire, au point N,, le torseur cinématique { 4(Es/ 12}, en fonction de oms, r
et p.
QS. En déduire les expressions algébriques des vitesses de translation مم7 et و
des ensemble Es et Ei en fonction de oms, r et p.
Etude statique : Calcul du couple de freinage pour maintenir le pot.
Le pot de peinture est de masse M et de centre d’inertie G2, les autres solides seront
considérés de masses négligeables.
On donne M=40kg (masse maximale supportée par la machine).
Modélisation des actions mécaniques :
v Les actions mécaniques entre le plateau supérieur (Ps) et le pot de peinture (2)
seront modélisées par le torseur suivant ra | = * | , avecRs.yy =Ns , tel que :
Ns=450N.
v Les actions mécaniques entre le plateau inférieur (Pi) et le pot de peinture (2)
seront modélisées par le torseur suivant و | = › , avec Ri.yy = Ni ›0.
v L’action mécanique du frein sur la vis (12) est représentée par le torseur suivant
dE pr } =
motoréducteur. Le dispositif de freinage permet un couple maxi de 300Nmm sur
l’axe moteur.
0
== .f - Avec C,: couple de freinage associé au
M 0,(freins12) =—C,Y 0
y L’accélération de la pesanteur estg=-g.ÿ,, avec g=10m.s*
Notation préconisée : On utilisera l’écriture suivante pour les torseurs des actions
mécaniques transmissibles du solide i au solide ; : x; م
إل حاجن M;
2 05 متعم[
Durée : 4 heures Page 5 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
CNC 2019 Filière : MP Sciences Industrielles
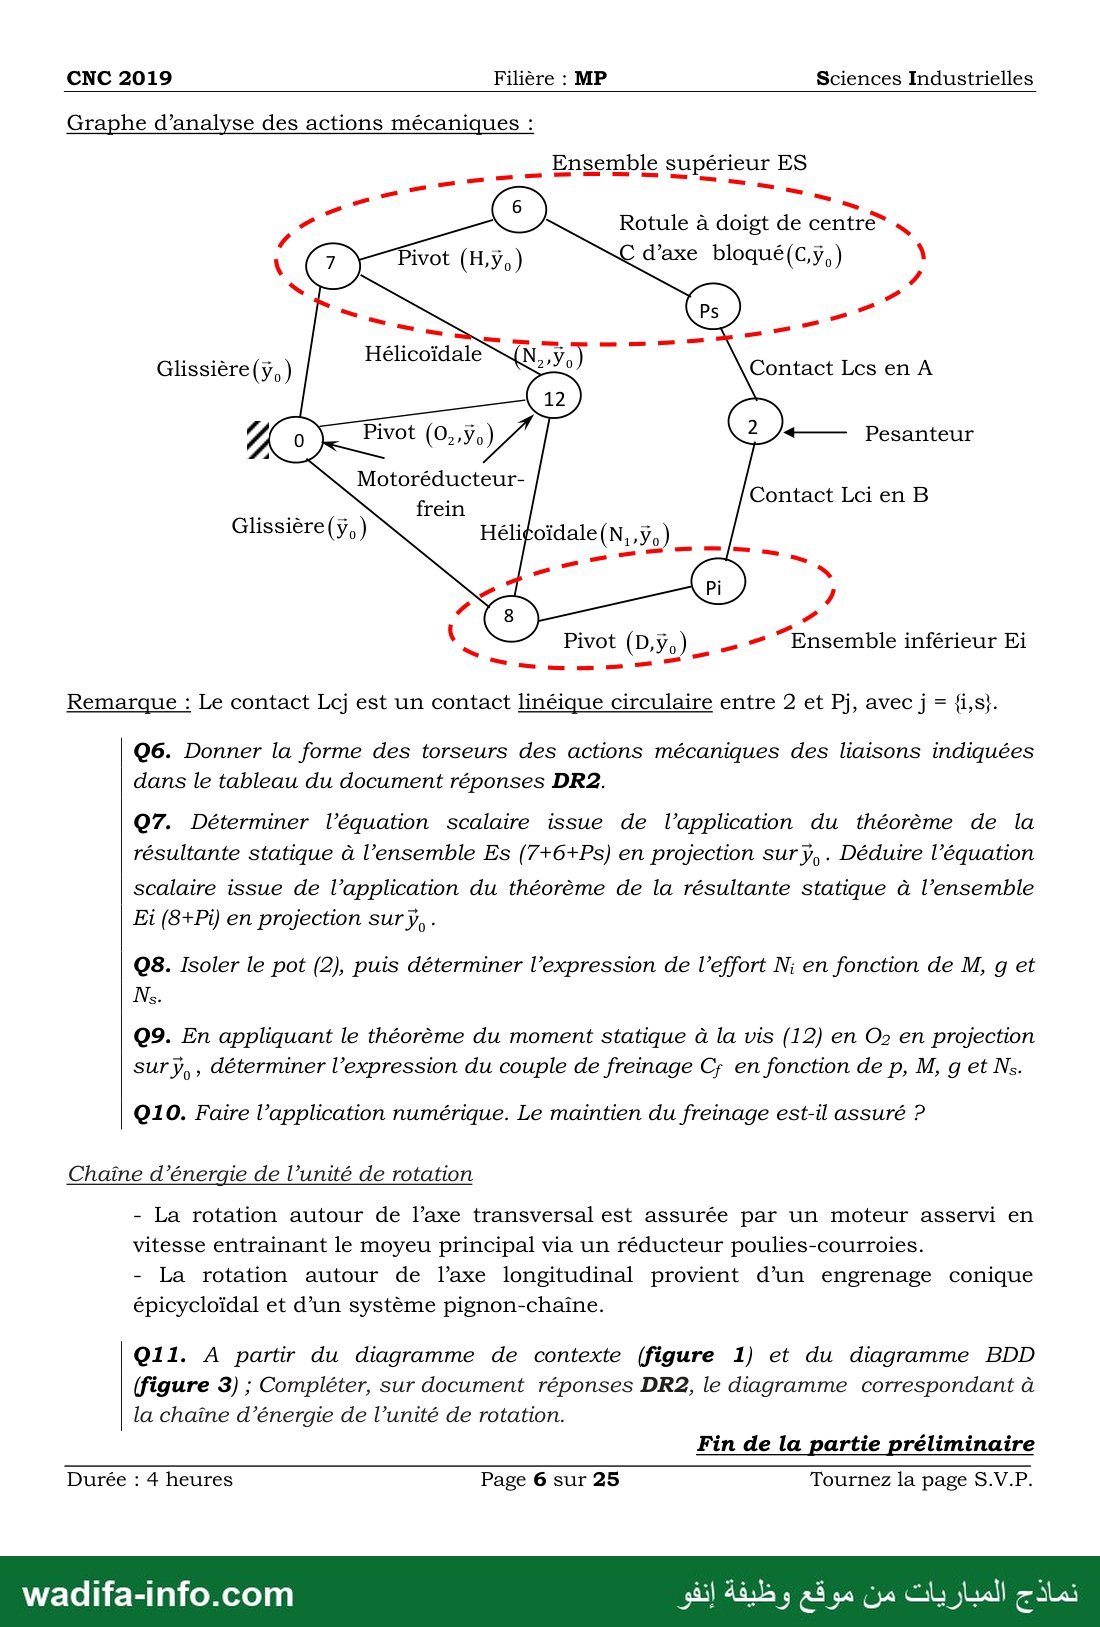
Graphe d’analyse des actions mécaniques :
_ _ Ensemble supérieur ES
ا لوطه نو
Rotule à doigt de centre* 4 2 7
7
21د لاسي
Glissière(ÿ,) Contact Les en A
Pivot (0,, so)” بيرق Pesanteur
Motoréducteur-
frein
Hélifoïdale(N,,ÿ,)
Pivot (D,ÿ) —— “Ensemble inférieur Ei
ع وا أ _—
Remarque : Le contact زعا est un contact linéique circulaire entre 2 et Pj, avec j = {i,s}.
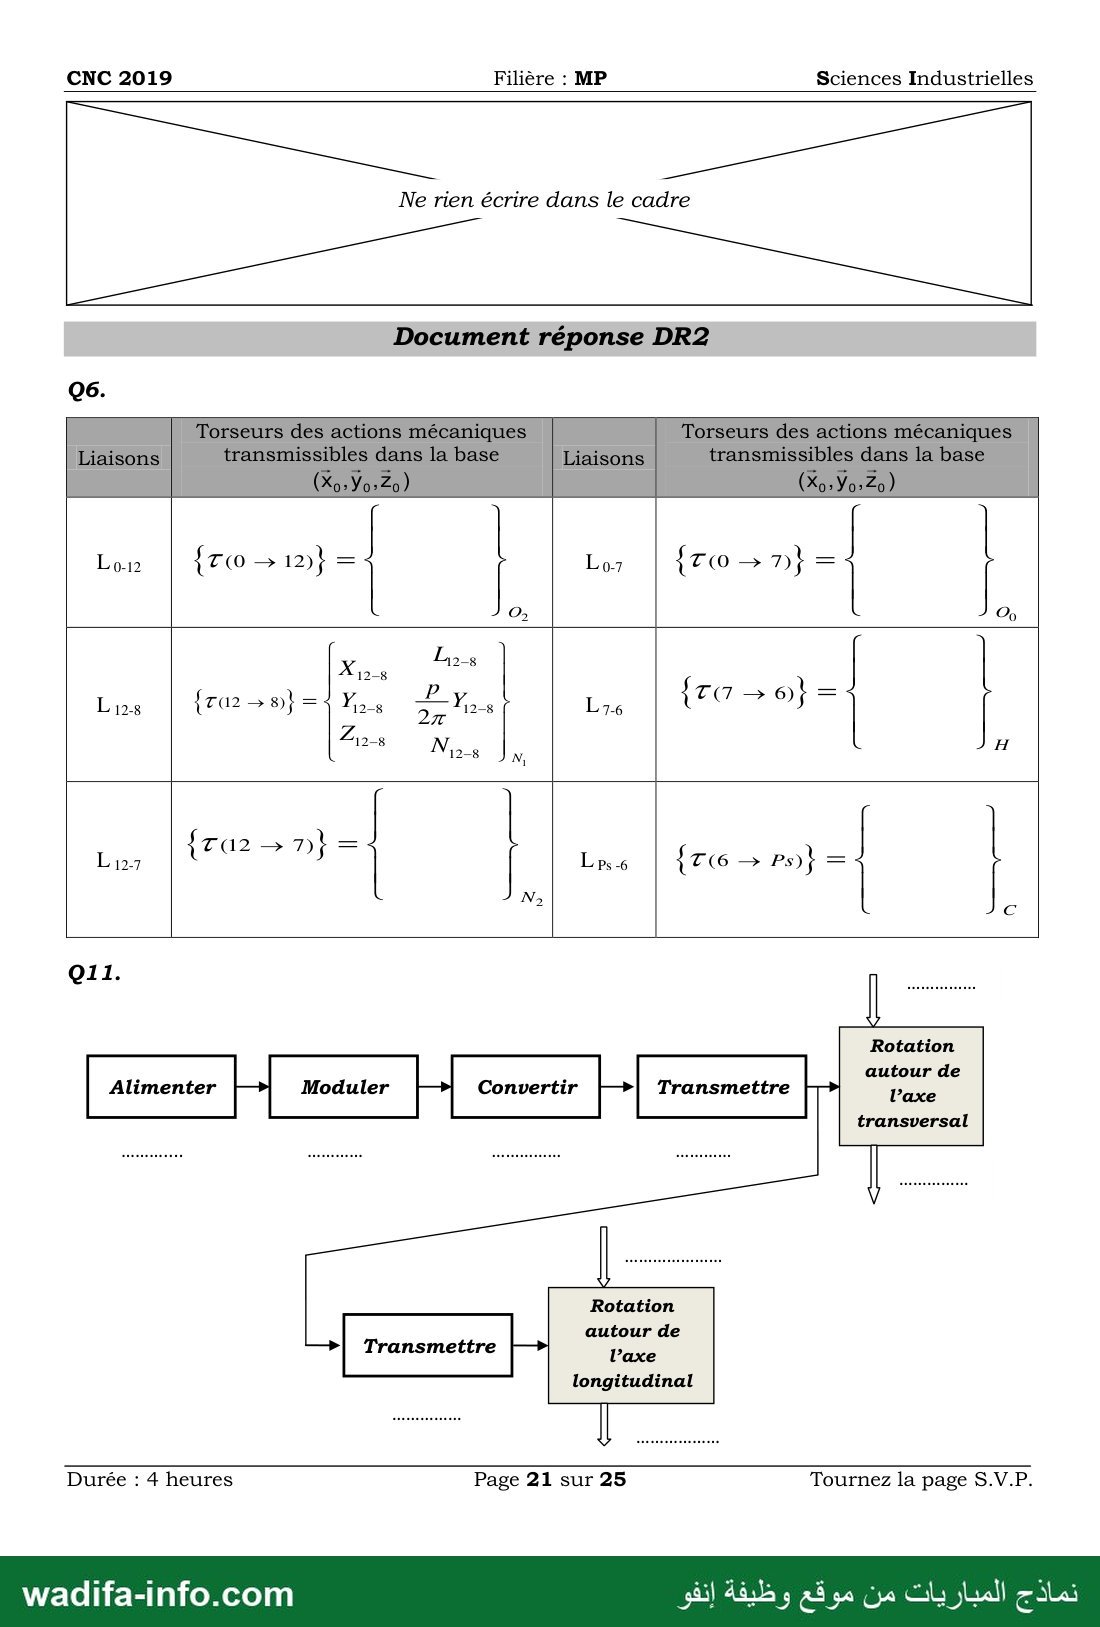
Q6. Donner la forme des torseurs des actions mécaniques des liaisons indiquées
dans le tableau du document réponses DR2.
07. Déterminer l’équation scalaire issue de l’application du théorème de la
résultante statique à l’ensemble Es (7+6+Ps) en projection sur y, . Déduire l’équation
scalaire issue de l’application du théorème de la résultante statique à l’ensemble
Ei (8+Pi) en projection sur y, -
058. 150167 le pot (2), puis déterminer l’expression de l’effort N; en fonction de M, g et
09. En appliquant le théorème du moment statique à la vis (12) en و0 en projection
sur y, , déterminer l’expression du couple de freinage C; en fonction de p, M, و et Ns.
010. Faire l’application numérique. Le maintien du freinage est-il assuré ?
Chaîne d’énergie de l’unité de rotation
- La rotation autour de l’axe transversal est assurée par un moteur asservi en
vitesse entrainant le moyeu principal via un réducteur poulies-courroies.
- La rotation autour de l’axe longitudinal provient d’un engrenage conique
épicycloïdal et d’un système pignon-chaîne.
011. A partir du diagramme de contexte (figure 1) et du diagramme BDD
(figure 3) ; Compléter, sur document réponses DR2, le diagramme correspondant à
la chaîne d’énergie de l’unité de rotation.
Fin de la partie préliminaire
Durée : 4 heures Page 6 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
CNC 2019 Filière : MP Sciences Industrielles
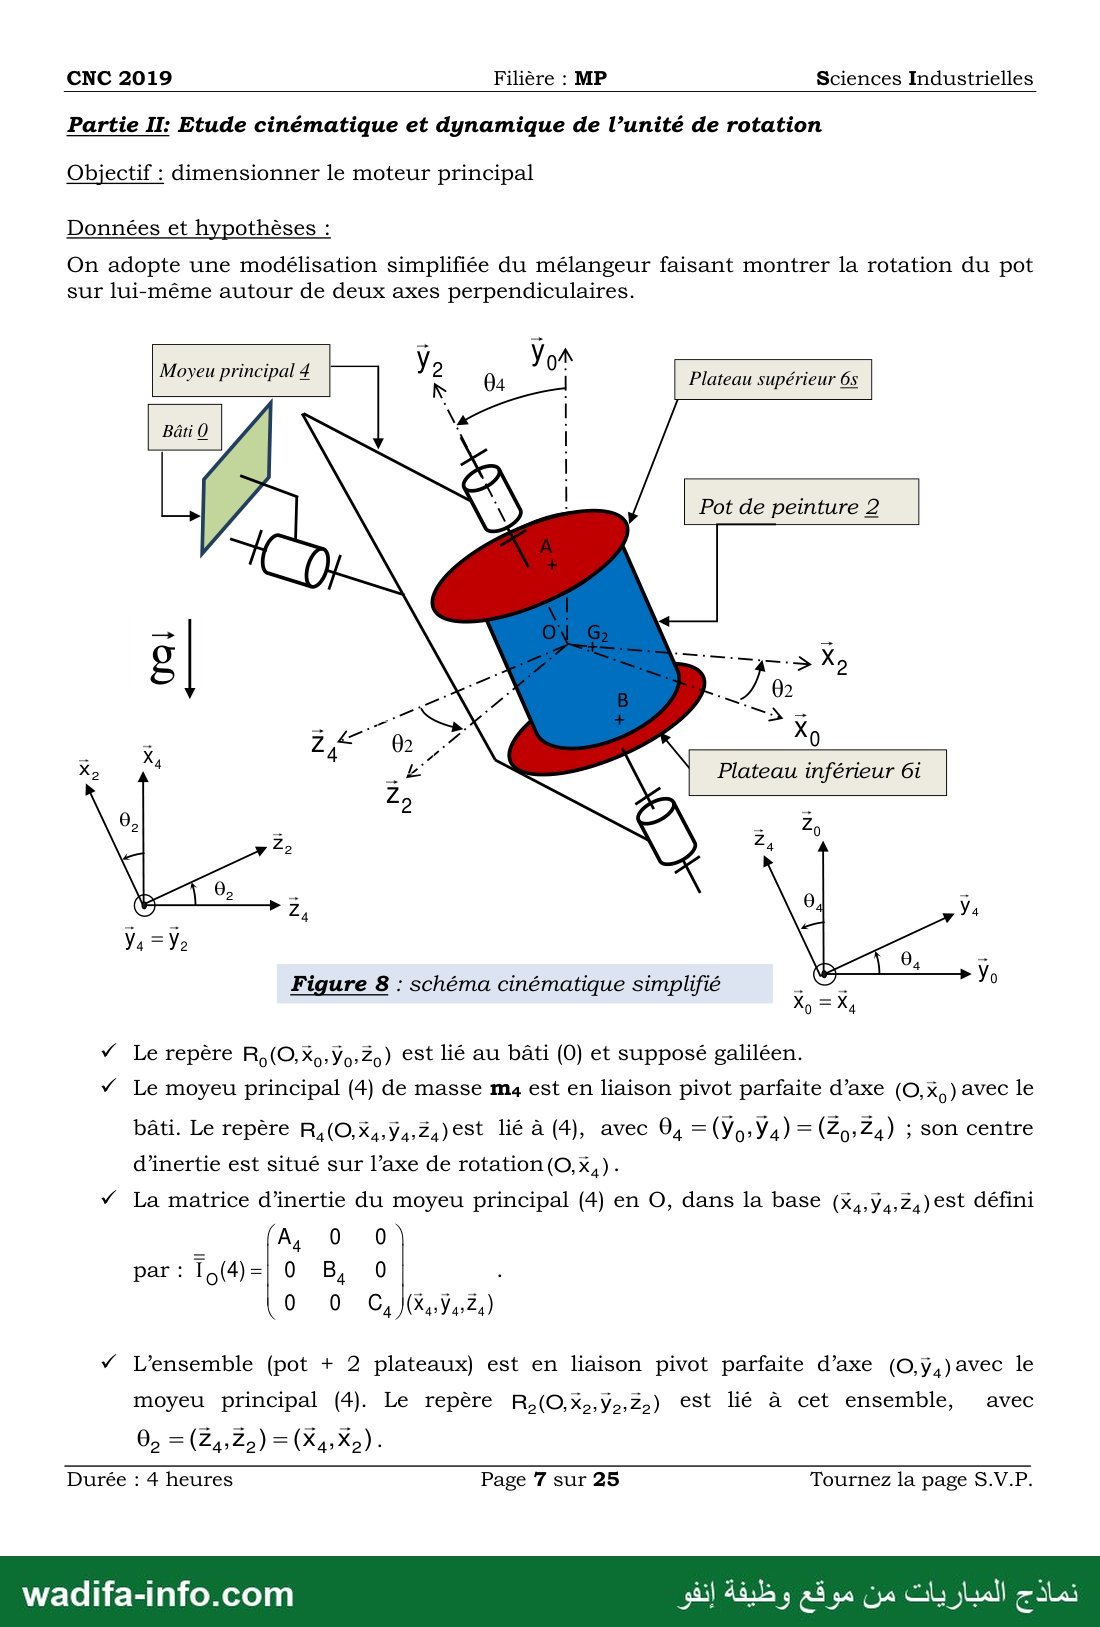
Partie II: Etude cinématique et dynamique de l’unité de rotation
Objectif : dimensionner le moteur principal
Données et hypothèses :
On adopte une modélisation simplifiée du mélangeur faisant montrer la rotation du pot
sur lui-même autour de deux axes perpendiculaires.
| Moyeu principal 4 Plateau supérieur 6s
Pot de peinture 2
Figure 8 : schéma cinématique simplifié
v Le repère R,(O,Xp»Ÿ0:Z,) Est lié au bâti (0) et supposé galiléen.
y Le moyeu principal (4) de masse m4 est en liaison pivot parfaite d’axe (O,x,) avec le
bâti. Le repère R,(O,X,,ÿ,,2,)est lié à (4), avec 0, =(Yp.Ÿ4) = (Z0»24) ; son centre
d’inertie est situé sur l’axe de rotation (O, x, ) -
v La matrice d’inertie du moyeu principal (4) en O, dans la base (x,,yÿ,,2,)est défini
_ A, 0 0
par : 1 o(4) = 0 B, 0
v L'ensemble (pot + 2 plateaux) est en liaison pivot parfaite d’axe (O,ÿ,)avec le
moyeu principal (4). Le repère R,(O,X,,ÿ,,Z,) Est lié à cet ensemble, avec
0, = (24222) UN ar Xe)
Durée : 4 heures Page 7 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
CNC 2019 Filière : MP Sciences Industrielles
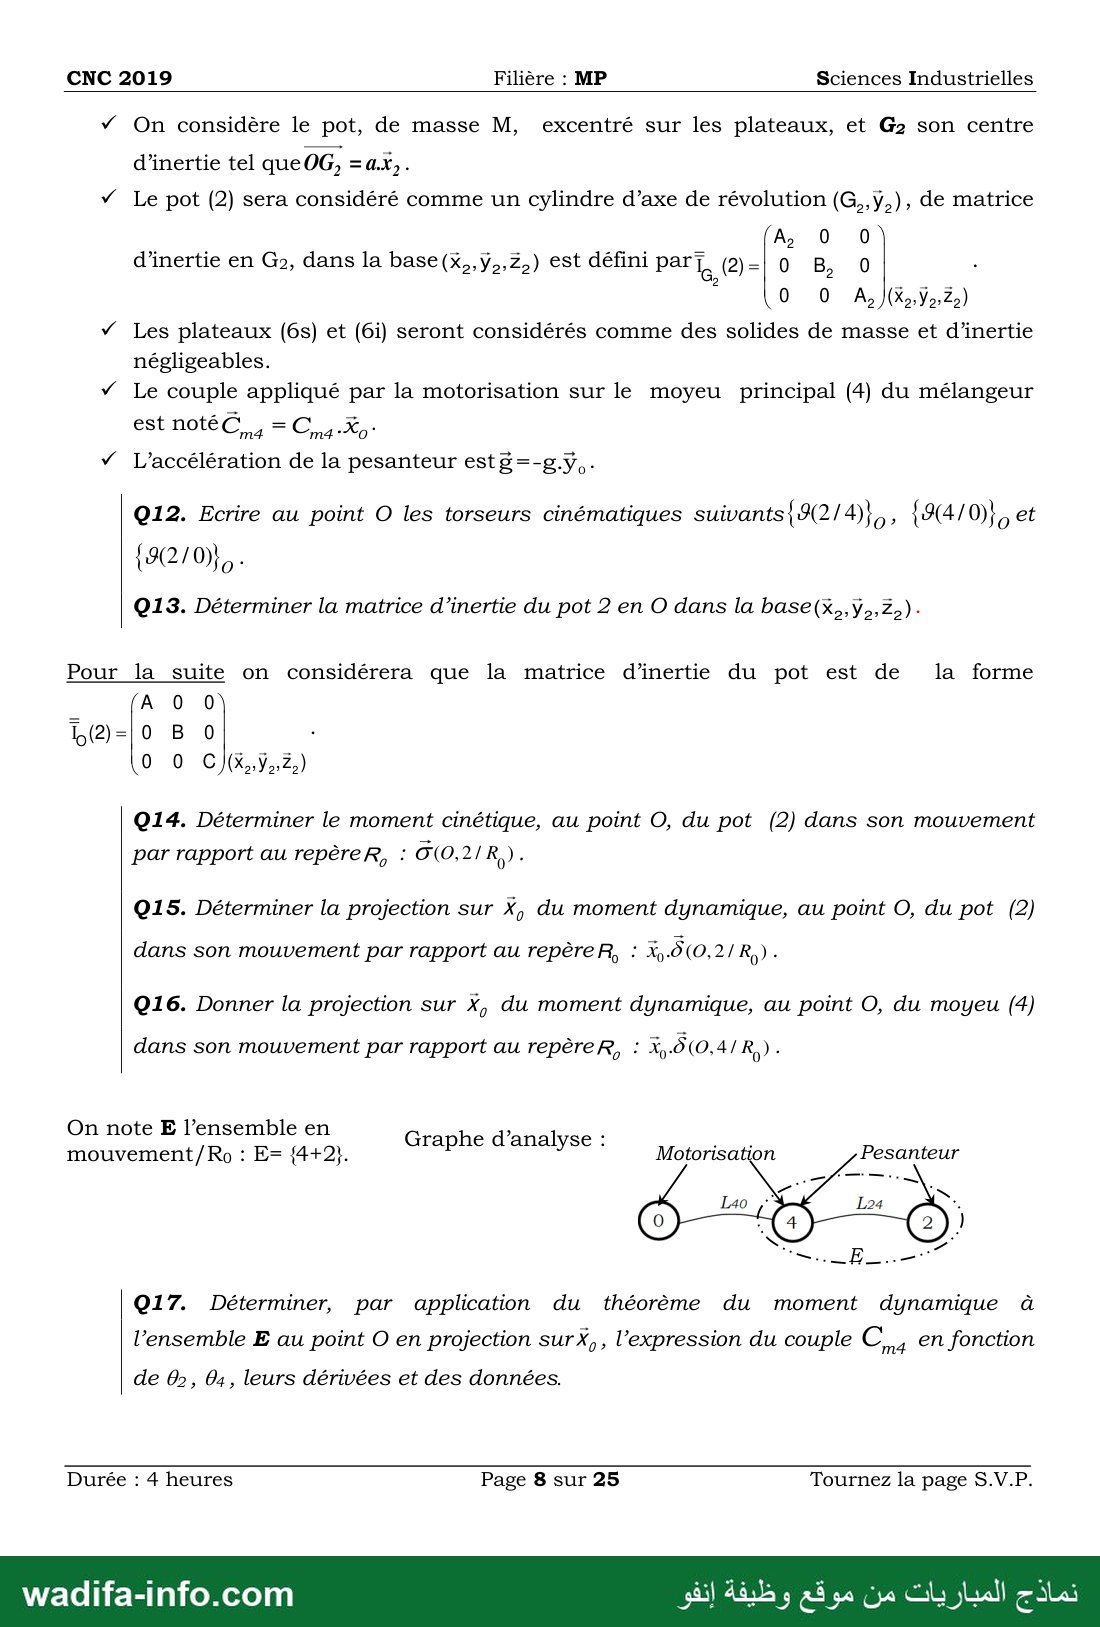
v On considère le pot, de masse M, excentré sur les plateaux, et G2 son centre
d’inertie tel que OG, =a.x,.
v Le pot (2) sera considéré comme un cylindre d’axe de révolution (G,,ÿ,), de matrice
A, 0 0
d’inertie en Ga, dans la 5886 (و2.ولاءي) est défini part, 2-1 0 B, 0
2
v Les plateaux (6s) et (6i) seront considérés comme des solides de masse et d’inertie
négligeables.
v Le couple appliqué par la motorisation sur le moyeu principal (4) du mélangeur
est noté Ca - ود بم
y L’accélération de la pesanteur estg=-g.ÿ,-
Q12. Ecrire au point O les torseurs cinématiques suivants{(2/4)}, ; {94/0} et
Q13. Déterminer la matrice d’inertie du pot 2 en O dans la base(x,,ÿ2,Z2) -
Pour la suite on considérera que la matrice d’inertie du pot est de la forme
A 0 0
٠ 8 0ح
(و#ولامية)(0 0 0
014. Déterminer le moment cinétique, au point O, du pot (2) dans son mouvement
par rapport au repère R, : 0(0,2/ Ra}
Q15. Déterminer la projection sur X, du moment dynamique, au point O, du pot (2)
dans son mouvement par rapport au repère R, : X,.0(0,2/R,) -
Q16. Donner la projection sur X, du moment dynamique, au point O, du moyeu (4)
dans son mouvement par rapport au repère R, : X,.0(0,4/R,) -
On note E l’ensemble en
mouvement/Ro : E= {4+2}. Graphe d'analyse :
Motorisation Pesanteur
017. Déterminer, par application du théorème du moment dynamique à
l’ensemble E au point O en projection surX,, l’expression du couple Ca en fonction
de 02, 04, leurs dérivées et des données.
Durée : 4 heures Page 8 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
CNC 2019 Filière : MP Sciences Industrielles
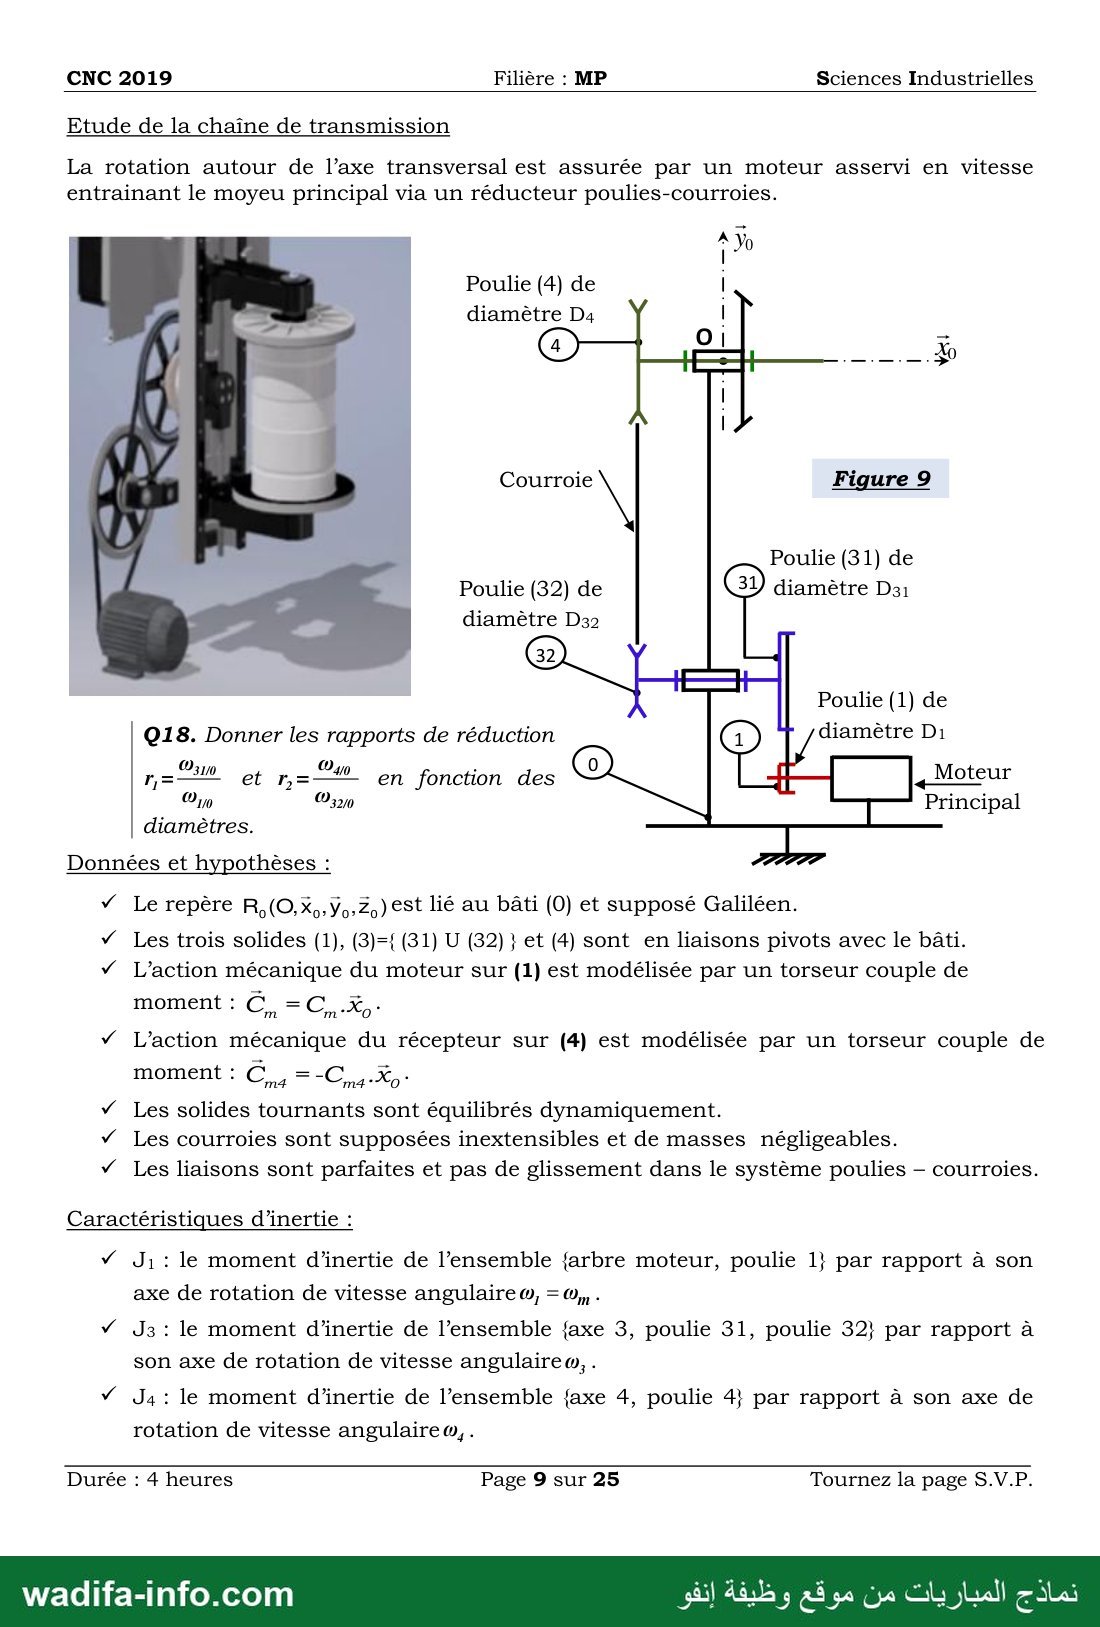
Etude de la chaîne de transmission
La rotation autour de l’axe transversal est assurée par un moteur asservi en vitesse
entrainant le moyeu principal via un réducteur poulies-courroies.
Poulie (4) de
diamètre D4
Figure 9
Courroie \
Poulie (32) de
diamètre D32
Poulie (31) de
© diamètre 1
Poulie (1) de
018. Donner les rapports de réduction diamètre Di
2 2 :
et r=—” en fonction des Moteur لللقدم
LS) 320 Principal
diamètres.
Données et hypothèses :
v Le repère R,(O,X,.Yo:Z,) ESt lié au bâti (0) et supposé Galiléen.
v Les trois solides (1), (3)={ (31) U (32) } et (4) sont en liaisons pivots avec le bâti.
v L’action mécanique du moteur sur (1) est modélisée par un torseur couple de
moment : &, وعدي ح
v L'action mécanique du récepteur sur (4) est modélisée par un torseur couple de
moment : É ; =-C 7%"
v Les solides tournants sont équilibrés dynamiquement.
v Les courroies sont supposées inextensibles et de masses négligeables.
v Les liaisons sont parfaites et pas de glissement dans le système poulies — courroies.
Caractéristiques d’inertie :
ل آ 16 moment d'inertie de l’ensemble {arbre moteur, poulie 1} par rapport à son
axe de rotation de vitesse angulaire من = ره ٠
le moment d'inertie de l’ensemble {axe 3, poulie 31, poulie 32} par rapport à :ول آ
son axe de rotation de vitesse angulairew, .
Ÿ :مل le moment d’inertie de l’ensemble {axe 4, poulie 4: par rapport à son axe de
rotation de vitesse angulairew,.
Durée : 4 heures Page 9 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
CNC 2019 Filière : MP Sciences Industrielles
Q19. Déterminer l'énergie cinétique par rapport à R, de l’ensembleZ ={1,3,4}.
En déduire le moment d’inertie équivalent وول ramené sur l’arbre moteur en fonction
de J1, J3, Ja, 71 et ra.
Q20. Appliquer le théorème de l'énergie cinétique et déterminer une expression
littérale du couple moteur cn en fonction de Ci » ول ®,, T1 et r2. En déduire
l’expression du couple résistant ramené sur l’arbre moteur: Cr, tel que:
.)1( .يرت - م2 - برجن
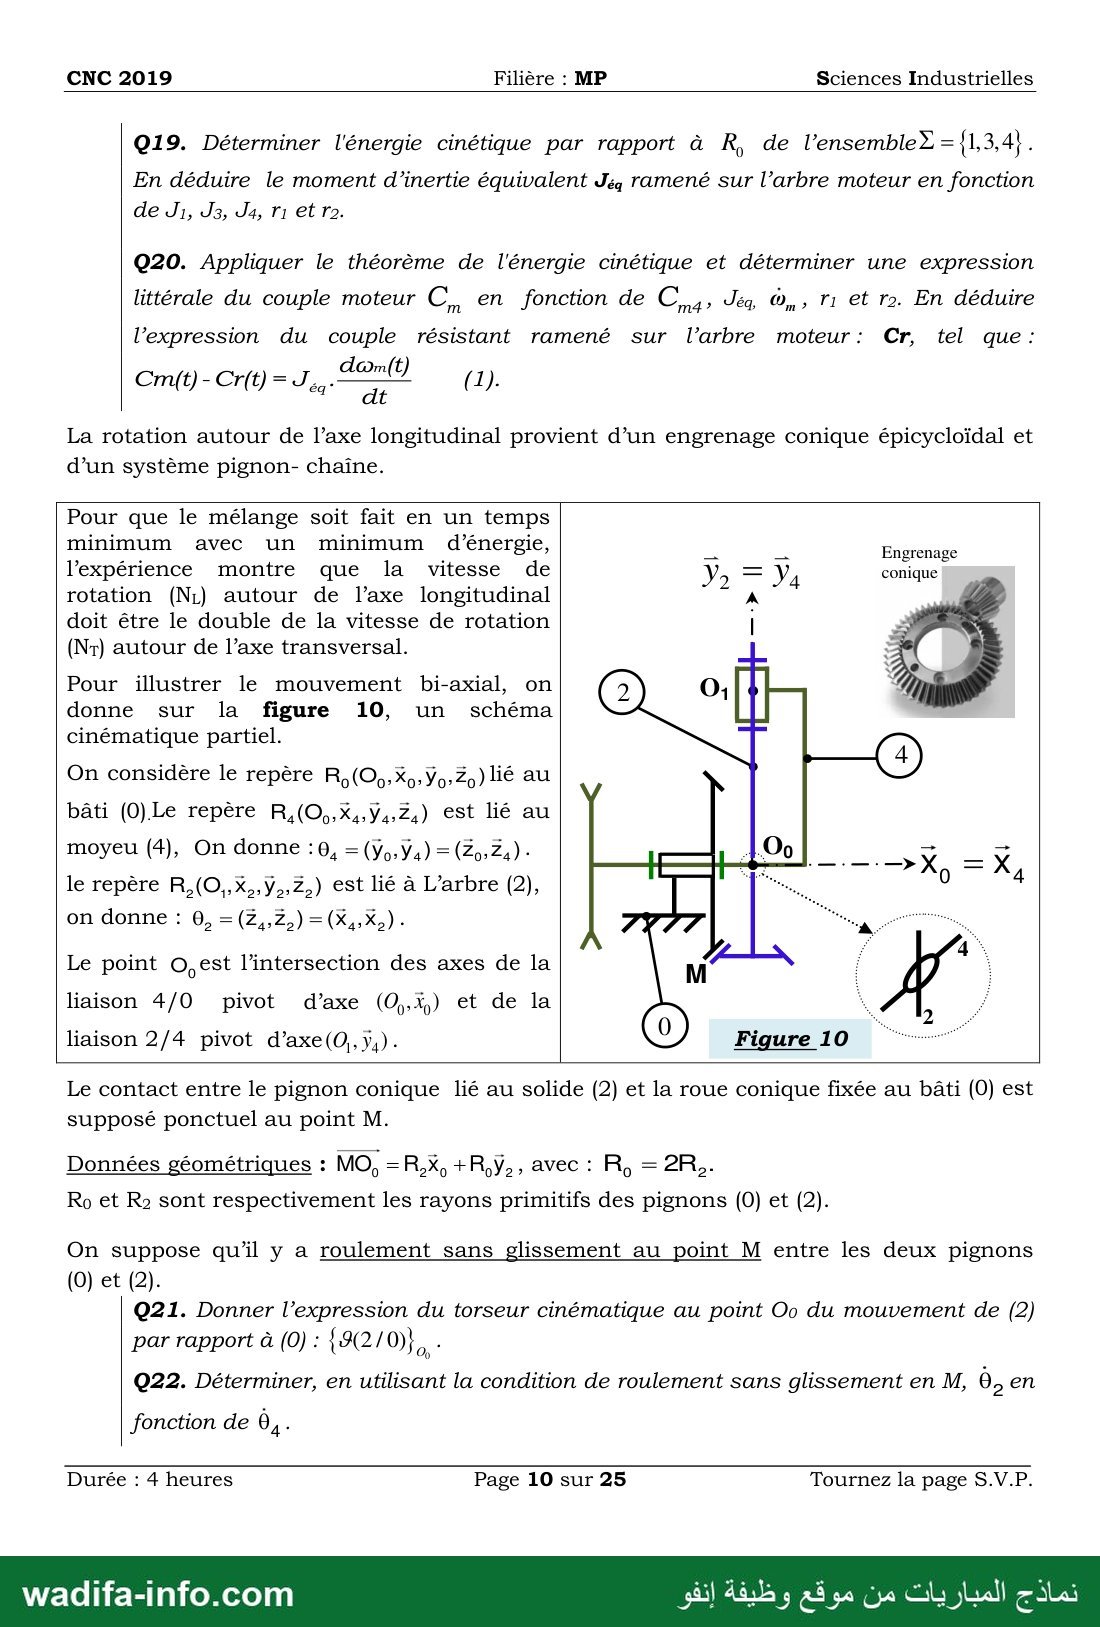
La rotation autour de l’axe longitudinal provient d’un engrenage conique épicycloïdal et
d’un système pignon- chaîne.
Pour que le mélange soit fait en un temps
minimum avec un minimum d'’énergie, _ _ Eiitnéas
l'expérience montre que la vitesse de ئلا ‹‹ ولا conique
; ss 2 4
rotation (Nr) autour de l’axe longitudinal
doit être le double de la vitesse de rotation
(Nr) autour de l’axe transversal.
Pour illustrer le mouvement bi-axial, on
donne sur la figure 10, un schéma
cinématique partiel.
On considère le repère R,(O,Xp:Ÿ0:2,) lié au
bâti (0)Le repère R,(O,.X4sY4Z,) Est lié au
moyeu (4), On donne : 6, = (Yo, V4) = (Zo,Za) -
le repère R,(O,,X,,ÿ,,Z,) est lié à L'arbre (2),
Le point O,est l'intersection des axes de la
liaison 4/0 pivot d’axe (O,.%) et de la
liaison 2/4 pivot d’axe(0,.ÿ,). Figure 20 “*—"
Le contact entre le pignon conique lié au solide (2) et la roue conique fixée au bâti (0) est
supposé ponctuel au point M.
Données géométriques : MO, =R,X, + ,ولام avec : م = 2R,.
Ro et Ra sont respectivement les rayons primitifs des pignons (0) et (2).
On suppose qu’il y a roulement sans glissement au point M entre les deux pignons
021. Donner l’expression du torseur cinématique au point Oo du mouvement de (2)
par rapport à (0) : {92 / 0}, .
Q22. Déterminer, en utilisant la condition de roulement sans glissement en M, ô, en
fonction de 9٠
Durée : 4 heures Page 10 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
CNC 2019 Filière : MP Sciences Industrielles
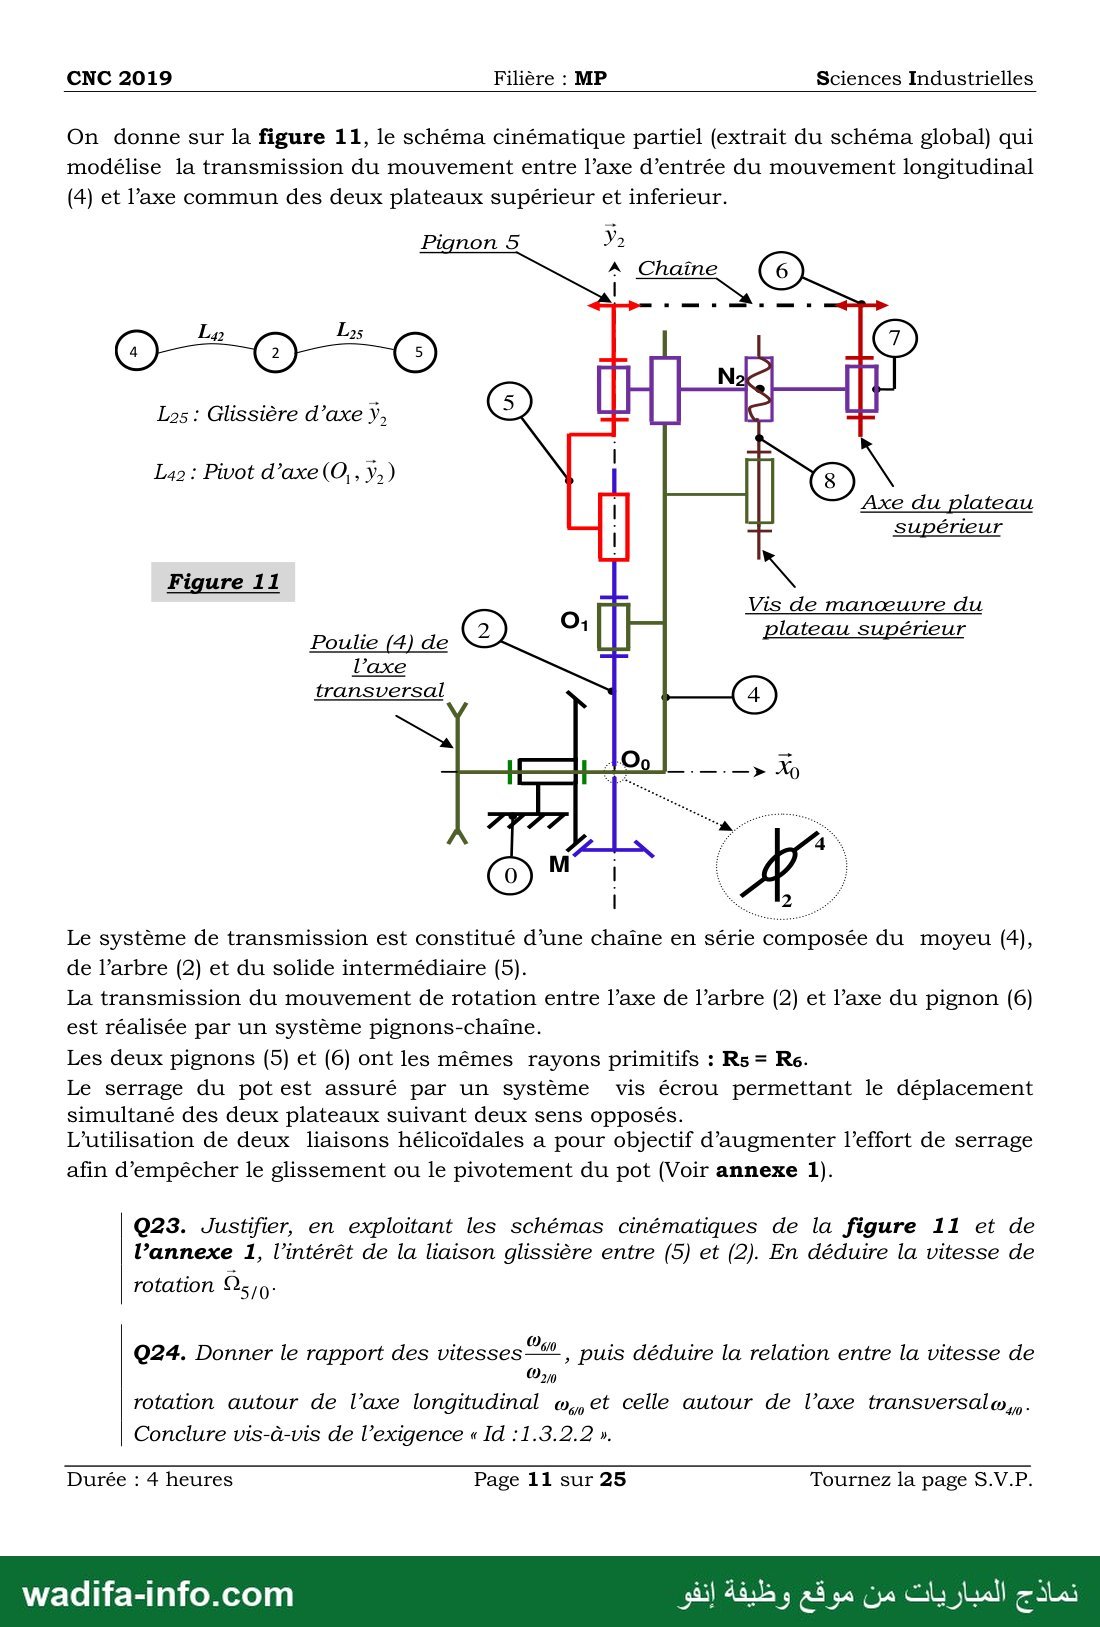
On donne sur la figure 11, le schéma cinématique partiel (extrait du schéma global) qui
modélise la transmission du mouvement entre l’axe d’entrée du mouvement longitudinal
(4) et l’axe commun des deux plateaux supérieur et inferieur.
Pignon 5 y 2
Las: Glissière d’axe راز
Laz : Pivot d’axe(O,, ÿ,)
Axe du plateau
supérieur
Figure 11
Vis de manœuvre du
lateau supérieur
Poulie (4) de
l’axe
transversal
Le système de transmission est constitué d’une chaîne en série composée du moyeu (4),
de l’arbre (2) et du solide intermédiaire (5).
La transmission du mouvement de rotation entre l’axe de l’arbre (2) et l’axe du pignon (6)
est réalisée par un système pignons-chaîne.
Les deux pignons (5) et (6) ont les mêmes rayons primitifs : Rs= Re.
Le serrage du potest assuré par un système vis écrou permettant le déplacement
simultané des deux plateaux suivant deux sens opposés.
L'utilisation de deux liaisons hélicoïdales a pour objectif d’augmenter l’effort de serrage
afin d’empêcher le glissement ou le pivotement du pot (Voir annexe 1).
023. Justifier, en exploitant les schémas cinématiques de la figure 11 et de
l’annexe 1, l’intérêt de la liaison glissière entre (5) et (2). En déduire la vitesse de
rotation Q5 10:
024. Donner le rapport des vitesses 4. , puis déduire la relation entre la vitesse de
ورد
rotation autour de l’axe longitudinal ووه et celle autour de l’axe 001150615616
Conclure vis-à-vis de l’exigence « Id :1.3.2.2 ».
Durée : 4 heures Page 11 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
CNC 2019 Filière : MP Sciences Industrielles
Partie III: Etude de l’asservissement en vitesse du mouvement autour de l’axe
transversal
Objectif : Modéliser la chaîne d’asservissement en vitesse du moteur et déterminer les
paramètres du correcteur permettant de respecter l’exigence identifiée 1.3.2.1.1.1.
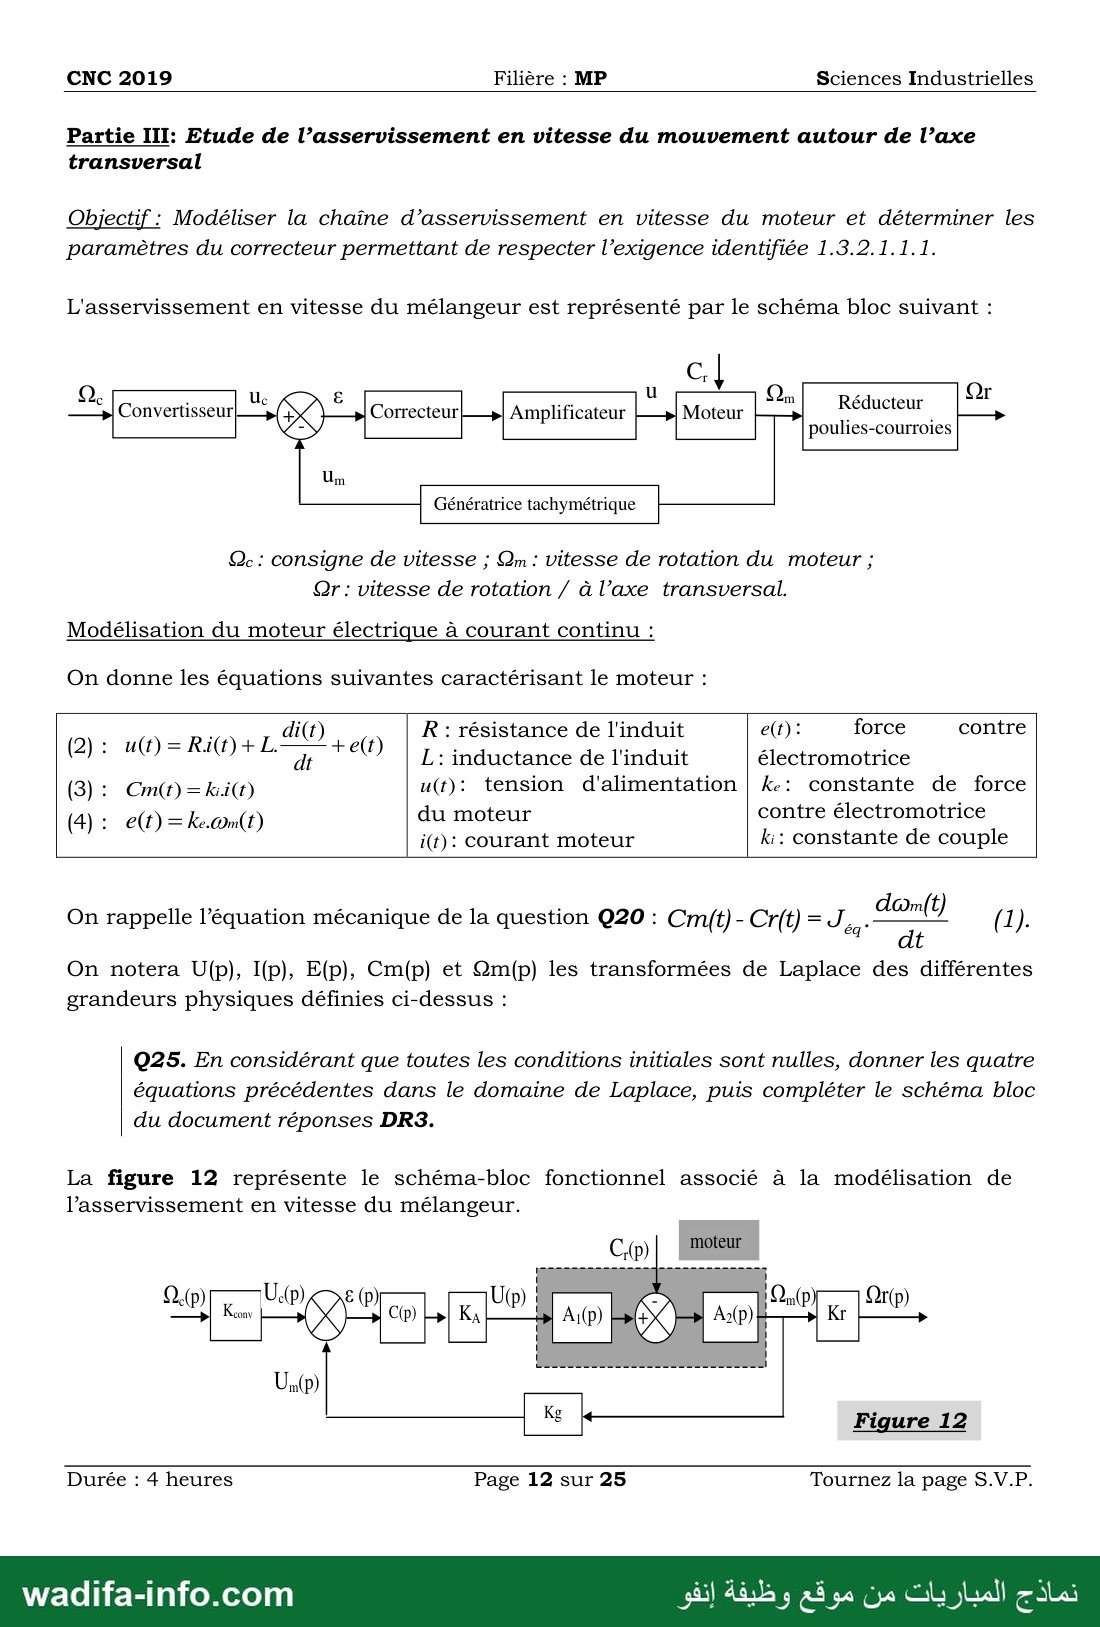
L'asservissement en vitesse du mélangeur est représenté par le schéma bloc suivant :
Correcteur
Génératrice tachymétrique
Réducteur
poulies-courroies
Convertisseur Amplificateur
Qc : consigne de vitesse ; Qm : vitesse de rotation du moteur ;
21 : vitesse de rotation / à l’axe transversal.
Modélisation du moteur électrique à courant continu :
On donne les équations suivantes caractérisant le moteur :
| 2 ور R : résistance de l'induit e(t) : force contre
)2( : al) = RL vel L: inductance de l'induit électromotrice
(3): Cm(t)= kit) u(t): tension d'alimentation | ke: constante de force
(4): e(t)=k.on(f) du moteur contre électromotrice
١ i(t): courant moteur ki: constante de couple
On rappelle l'équation mécanique de la question 020 : 071/0 - Cr(t) = Jay 2767 (1).
On notera U(p), I(p), E(p), Cm(p) et Qm(p) les transformées de Laplace des différentes
grandeurs physiques définies ci-dessus :
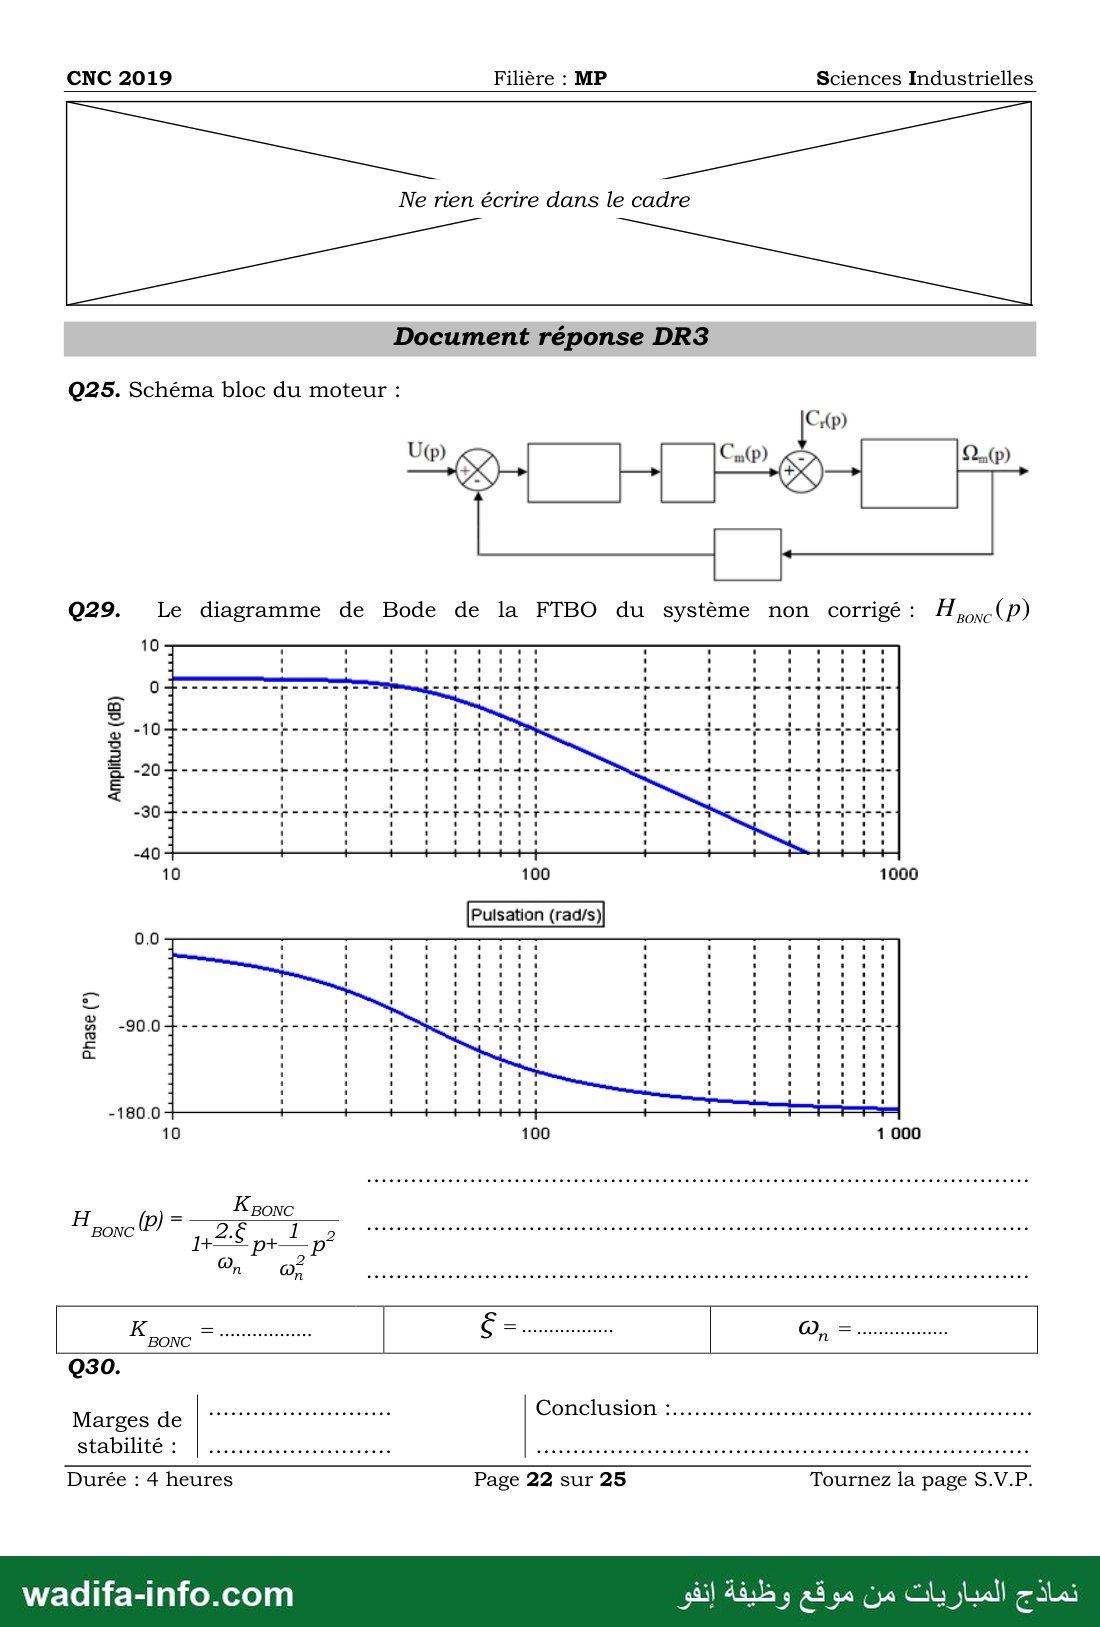
Q25. En considérant que toutes les conditions initiales sont nulles, donner les quatre
équations précédentes dans le domaine de Laplace, puis compléter le schéma bloc
du document réponses DR3.
La figure 12 représente le schéma-bloc fonctionnel associé à la modélisation de
l’asservissement en vitesse du mélangeur.
Que) 8 IR} Den]
ووجووووججو دود دوواد ددحا | Un(p)
Figure 12
Durée : 4 heures Page 12 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Sciences Industrielles
1455 p+— p”
CNC 2019 Filière : MP
Blocs Fonctions de transfert
Convertisseur Kconv (à déterminer)
Correcteur C(p) (à déterminer)
Amplificateur Ka = 5 (sans unité)
Génératrice tachymétrique K, = 2.103 V/(rad/s)
Réducteur Kr=0,2
(poulies courroies)
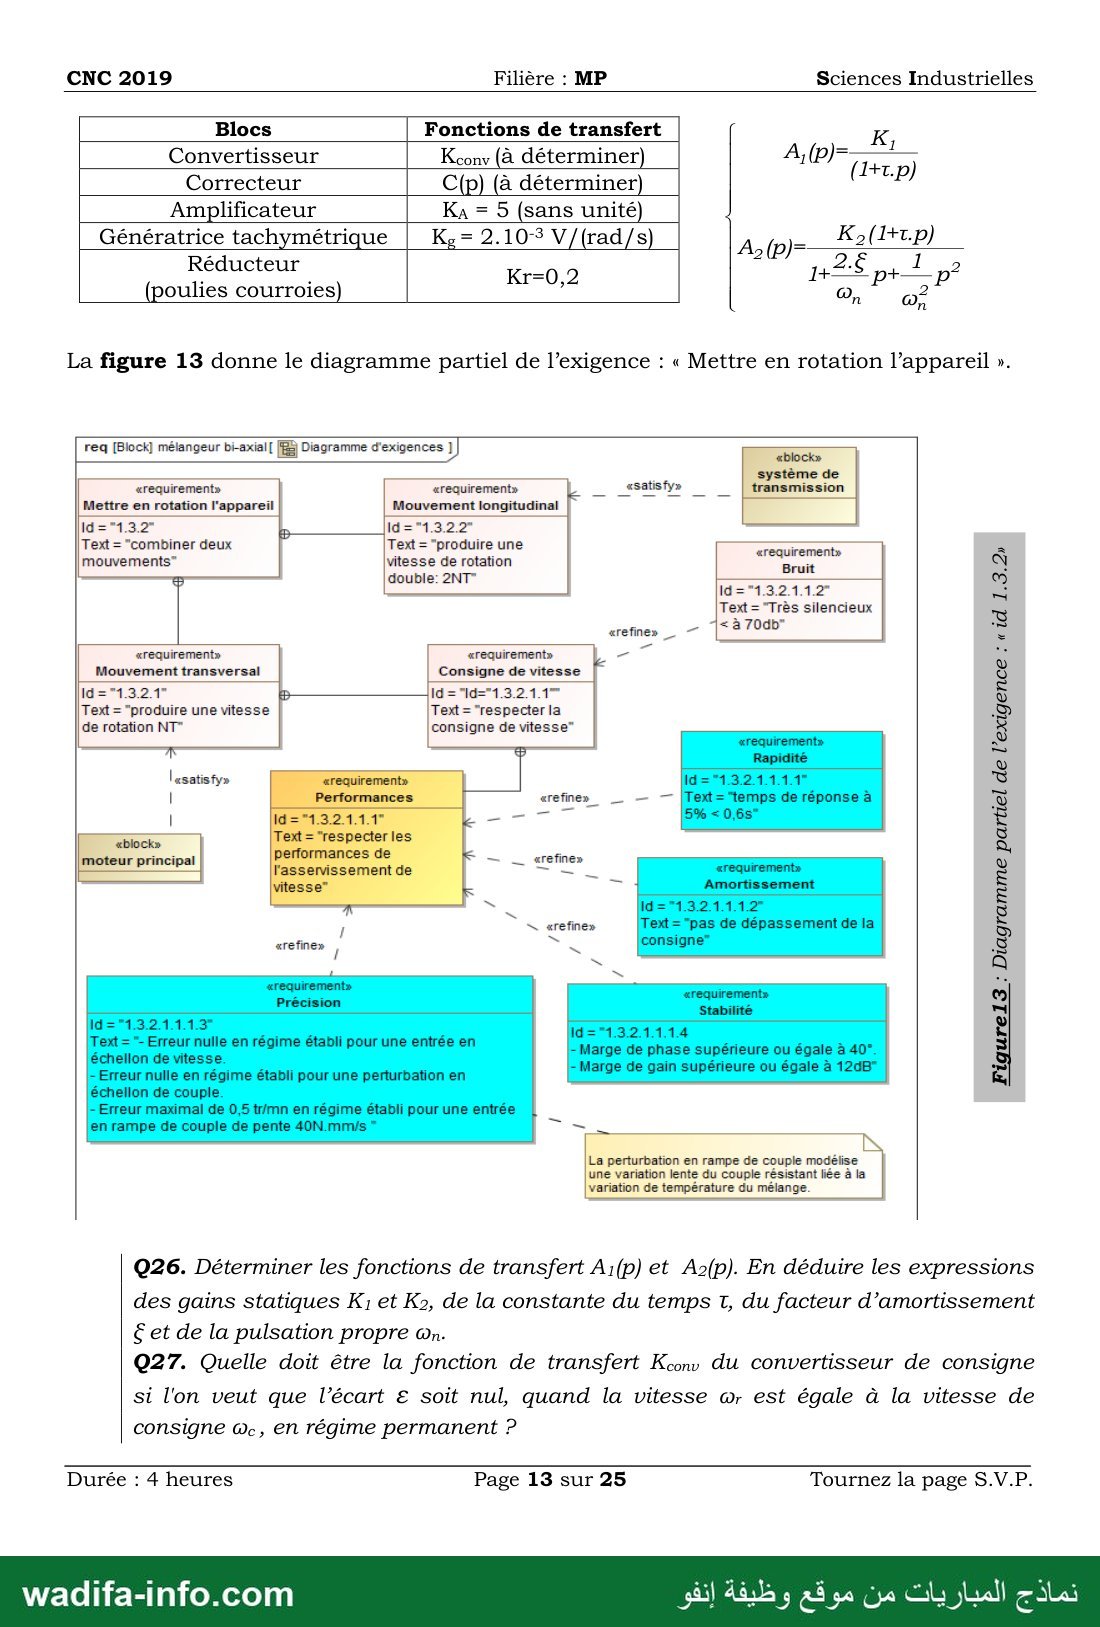
La figure 13 donne le diagramme partiel de l’exigence : « Mettre en rotation l’appareil ».
«block»
système de
transmission
Figure13 : Diagramme partiel de l’exigence : « id 1.3.2»
«requirements
Bruit
Text = "Très silencieux
› à 70db"”
- Marge de phase supérieure ou égale à 40°.
- Marge de gain supérieure ou égale à 12087
= Diagramme d'exigences ]
«requirement» «satisfy»
Mouvement longitudinal
Text = "produire une
vitesse de rotation
double: 2NT"
«refine» 2
«requirement» و
Consigne de vitesse
Text = "respecter la
consigne de vitesse”
«requirement»
Performances
Text ="respecter les
performances de
l'asservissement de
req [Block] mélangeur bi-axial[
«requirements
Mettre en rotation l'appareil
Text = "combiner deux
mouvements”
«requirement»
Mouvement transversal
10 1-2-7
Text = "produire une vitesse
de rotation NT”
7
| «satisfy»
«block»
moteur principal
vitesse”
Text="pas de dépassement de la
consigne”
ld="13211.14
- Erreur maximal de 0,5 tr/mn en régime établi pour une entrée
en rampe de couple de pente 40N.mmy/s ”
La perturbation en rampe de couple modélise
une variation lente du couple résistant liée à la
variation de température du mélange.
Q26. Déterminer les fonctions de transfert A1(p) et A-(p). En déduire les expressions
des gains statiques K; et Ka, de la constante du temps آ du facteur d’amortissement
€ et de la pulsation propre œn.
027. Quelle doit être la fonction de transfert سا du convertisseur de consigne
si l'on veut que l’écart € soit nul, quand la vitesse œr est égale à la vitesse de
consigne w., en régime permanent ?
Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو
Page 13 sur 25
«refine» /
Text = — Erreur nulle en régime établi pour une entrée en
- Erreur nulle en régime établi pour une perturbation en
échellon de vitesse.
échellon de couple.
Durée : 4 heures
wadifa-info.com
— صفحة 14 —
CNC 2019 Filière : MP Sciences Industrielles
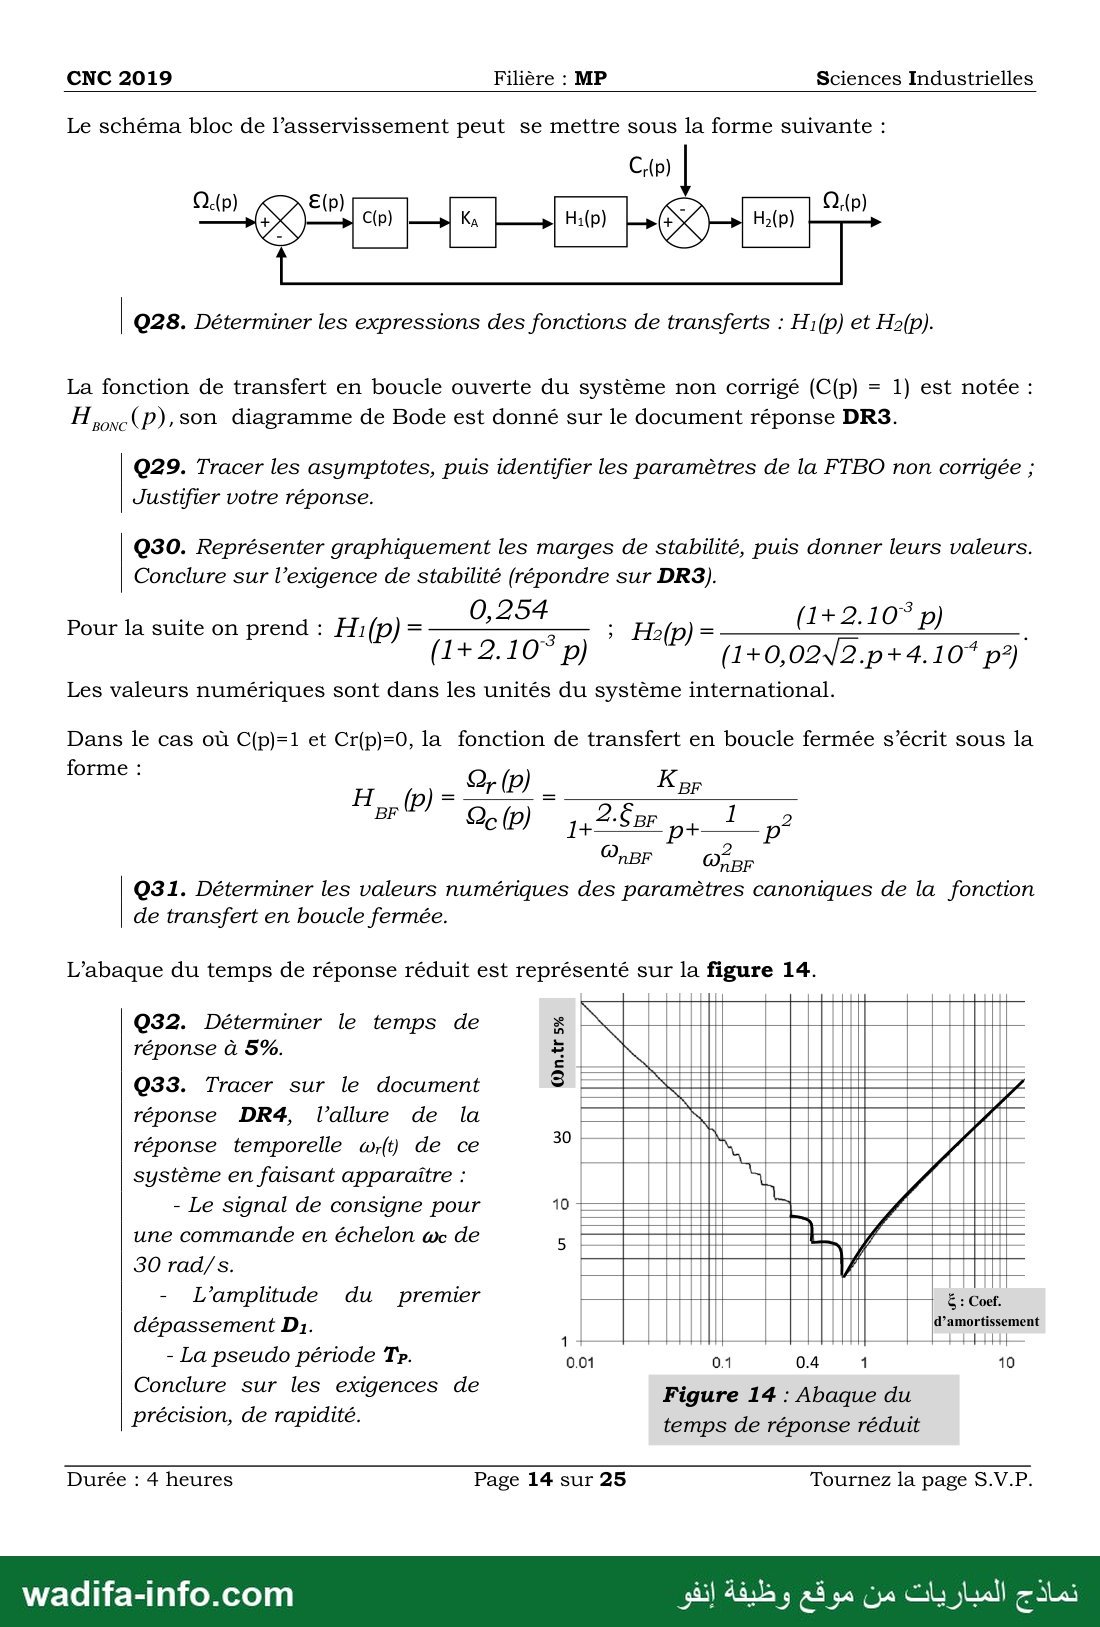
Le schéma bloc de l’asservissement peut se mettre sous la forme suivante :
C r(p)
| 028. Déterminer les expressions des fonctions de transferts : H:(p) et Hz(p).
La fonction de transfert en boucle ouverte du système non corrigé (C(p) = 1) est notée :
H jonc (P), son diagramme de Bode est donné sur le document réponse DR3.
029. Tracer les asymptotes, puis identifier les paramètres de la FTBO non corrigée ;
Justifier votre réponse.
030. Représenter graphiquement les marges de stabilité, puis donner leurs valeurs.
Conclure sur l’exigence de stabilité (répondre sur DR3).
Les valeurs numériques sont dans les unités du système international.
Pour la suite on prend : Hi(p) =
Dans le cas où C(p)=1 et Cr(p)=0, la fonction de transfert en boucle fermée s’écrit sous la
forme :
Or (p) _ Kpp
BF Qc (P) 1+ 2.5 p+ 1 p?
2
OnBF er
031. Déterminer les valeurs numériques des paramètres canoniques de la fonction
de transfert en boucle fermée.
L’abaque du temps de réponse réduit est représenté sur la figure 14.
Q32. Déterminer le temps de
réponse à 5%.
On.tr 5%
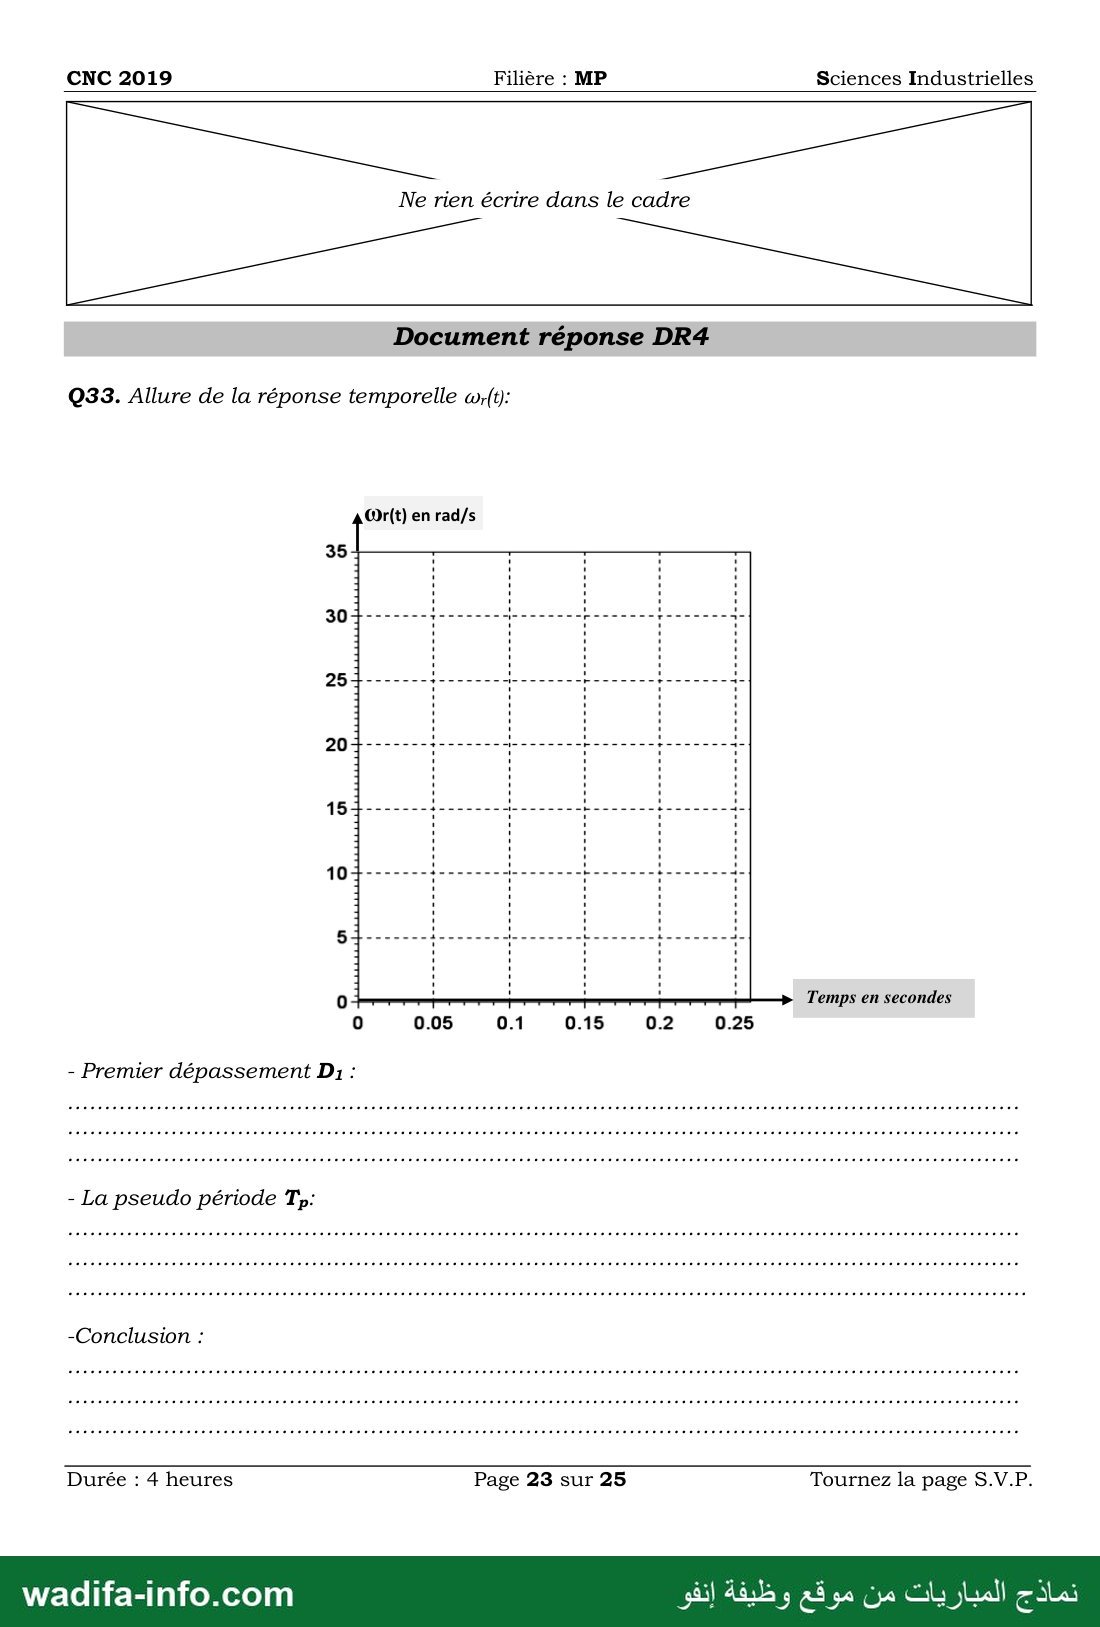
Q33. Tracer sur le document
réponse DR4, l'allure de la NI |
réponse temporelle wr{t) de ce ١ ١ ١١ يذ ١ ١ ١١ ï / I
système en faisant apparaître : 0 |
- Le signal de consigne pour 10 RER EN بت
une commande en échelon wc de sr == +
30 rad/s.
L’amplitude du premier
dépassement D31. 11 A LUN
- La pseudo période Tr. 0.01
Conclure sur les exigences de
précision, de rapidité.
d’amortissement
د د ورد بد رج جد بد اك اله
0.4 1 10
Figure 14 : Abaque du
temps de réponse réduit
Durée : 4 heures Page 14 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
CNC 2019 Filière : MP Sciences Industrielles
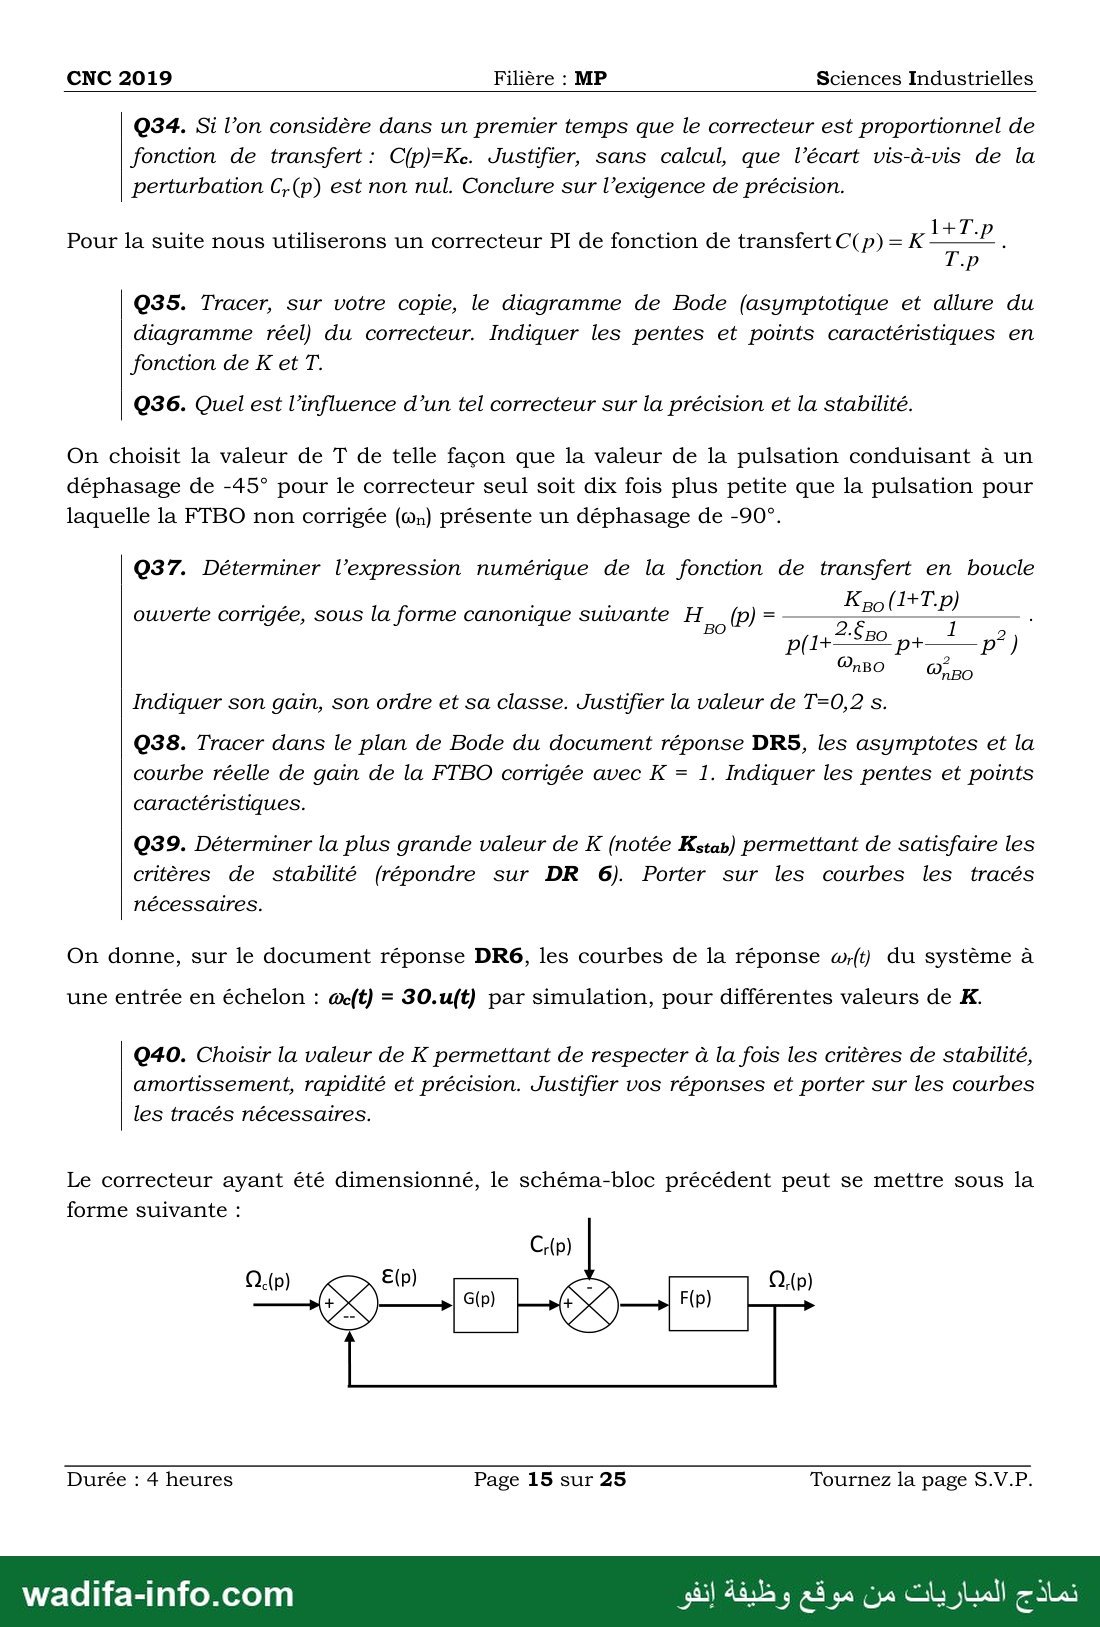
034. Si l’on considère dans un premier temps que le correcteur est proportionnel de
fonction de transfert : C(p)=Ke. Justifier, sans calcul, que l’écart vis-à-vis de la
perturbation C,(p) est non nul. Conclure sur l’exigence de précision.
Pour la suite nous utiliserons un correcteur PI de fonction de transfert C(p)= K ITR,
035. Tracer, sur votre copie, le diagramme de Bode (asymptotique et allure du
diagramme réel) du correcteur. Indiquer les pentes et points caractéristiques en
fonction de K et T.
Q36. Quel est l’influence d’un tel correcteur sur la précision et la stabilité.
On choisit la valeur de T de telle façon que la valeur de la pulsation conduisant à un
déphasage de -45° pour le correcteur seul soit dix fois plus petite que la pulsation pour
laquelle la FTBO non corrigée (on) présente un déphasage de -90°.
037. Déterminer l’expression numérique de la fonction de transfert en boucle
Kpo (1+T.p)
25 1 :
OnBO TE
ouverte corrigée, sous la forme canonique suivante Ho (p) =
Indiquer son gain, son ordre et sa classe. Justifier la valeur de T=0,2 s.
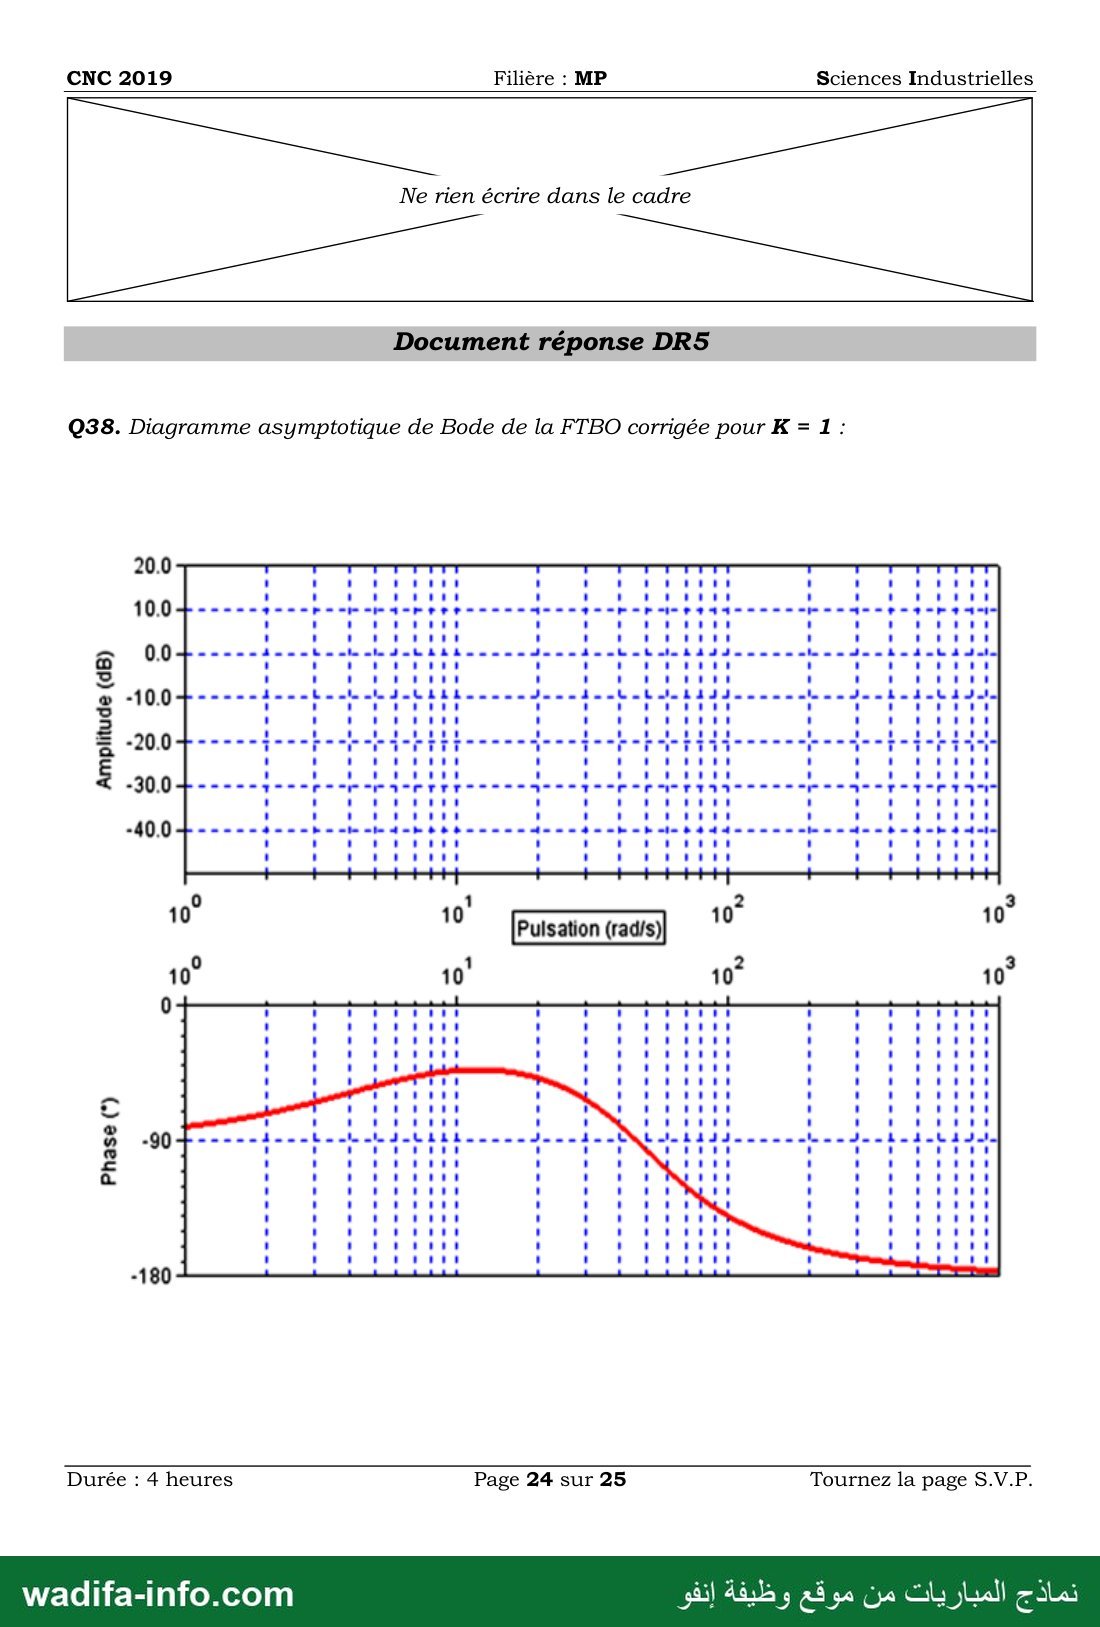
038. Tracer dans le plan de Bode du document réponse DRS, les asymptotes et la
courbe réelle de gain de la FTBO corrigée avec K = 1. Indiquer les pentes et points
caractéristiques.
039. Déterminer la plus grande valeur de K (notée Kstan) permettant de satisfaire les
critères de stabilité (répondre sur DR 6). Porter sur les courbes les tracés
nécessaires.
On donne, sur le document réponse DR6, les courbes de la réponse w,{t} du système à
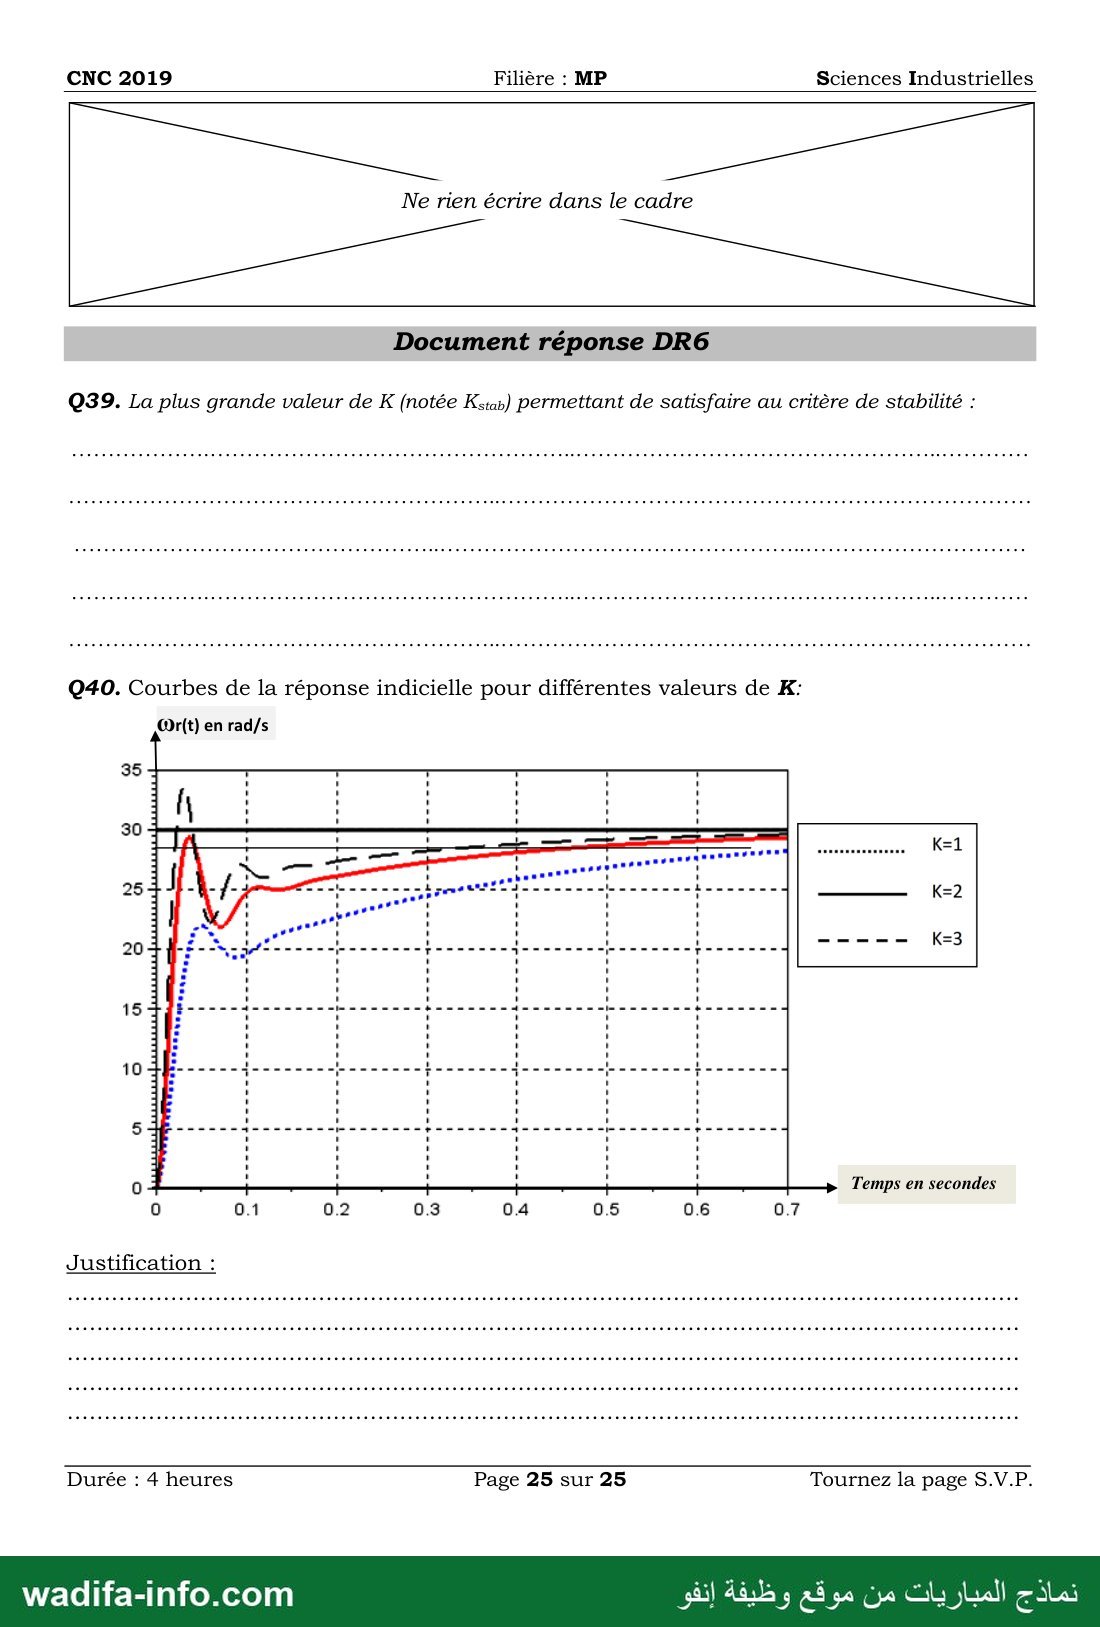
une entrée en échelon : @c{t) = 30.u(t) par simulation, pour différentes valeurs de K.
Q40. Choisir la valeur de K permettant de respecter à la fois les critères de stabilité,
amortissement, rapidité et précision. Justifier vos réponses et porter sur les courbes
les tracés nécessaires.
Le correcteur ayant été dimensionné, le schéma-bloc précédent peut se mettre sous la
forme suivante :
Durée : 4 heures Page 15 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
CNC 2019 Filière : MP Sciences Industrielles
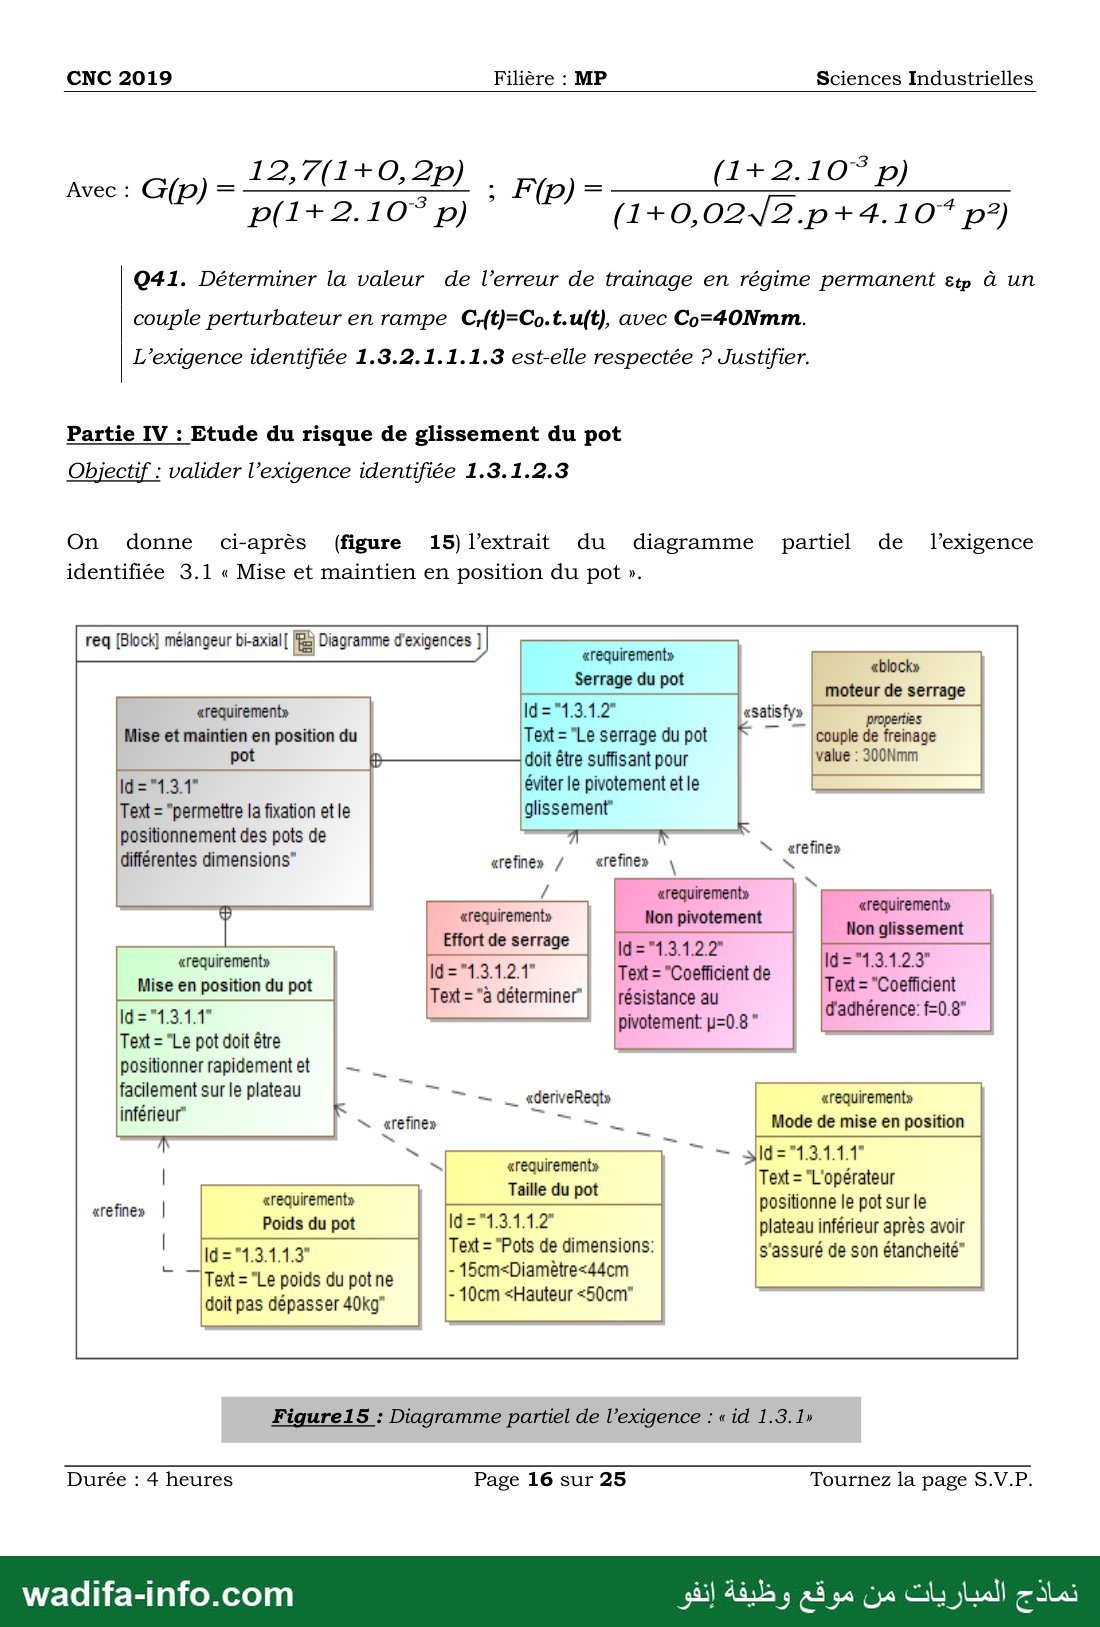
)1+ 2.105 p)
041. Déterminer la valeur de l’erreur de trainage en régime permanent ep à un
couple perturbateur en rampe C,{t)=Co.t.u(t), avec Co=40Nmm.
L’exigence identifiée 1.3.2.1.1.1.3 est-elle respectée ? Justifier.
Partie IV : Etude du risque de glissement du pot
Objectif : valider l’exigence identifiée 1.3.1.2.3
On donne ci-après (figure 15)l'extrait du diagramme
identifiée 3.1 « Mise et maintien en position du pot ».
req [Block] mélangeur bi-axial[ (ES Diagramme d'exigences [
«requirements ld="1.3.1.2"
Mise et maintien en position du Text ="Le serrage du pot
pot doit être suffisant pour
éviter le pivotement et le
glissement’
partiel de l’exigence
pu 0 170:7
قعل اسلا moteur de serrage
properties
couple de freinage
value : 300Nmm
Text = "permettre la fixation et le
positionnement des pots de
différentes dimensions”
› «refine»
arefine» \ x
arefine» /
/ «requirements
«requirements
Effort de serrage ld="13122"
="Coefficient de
résistance au
pivotement: u=0.8 "
«requirement»
Non glissement
="Coefficient
d'adhérence: f=0.8"
«requirement»
Mise en position du pot
Text ="Le pot doit être
positionner rapidement et
facilement sur le plateau
inférieur” = arefine» Mode de mise en position
"02 - 0-0 › «requirements id="131 11"
; 0 180 "L'opérateur
Id=13121"
Text = "à déterminer”
› — _ «deriveReats «requirement»
Taille du pot ل
pa positionne le pot sur le
plateau inférieur après avoir
s'assuré de son étancheité”
Text ح "0015 de dimensions:
- 15cm‹Diamêtre‹44cm
«requirement»
Poids du pot
02 1.3.1.3"
«reine» |
Text="Le poids du pot ne
doit pas dépasser 40kg” - 10cm «Hauteur ‹50cm”
Figure15 : Diagramme partiel de l’exigence : « id 1.3.1»
Durée : 4 heures Page 16 sur 25 Tournez la page S.V.P.
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 17 —
CNC 2019 Filière : MP Sciences Industrielles
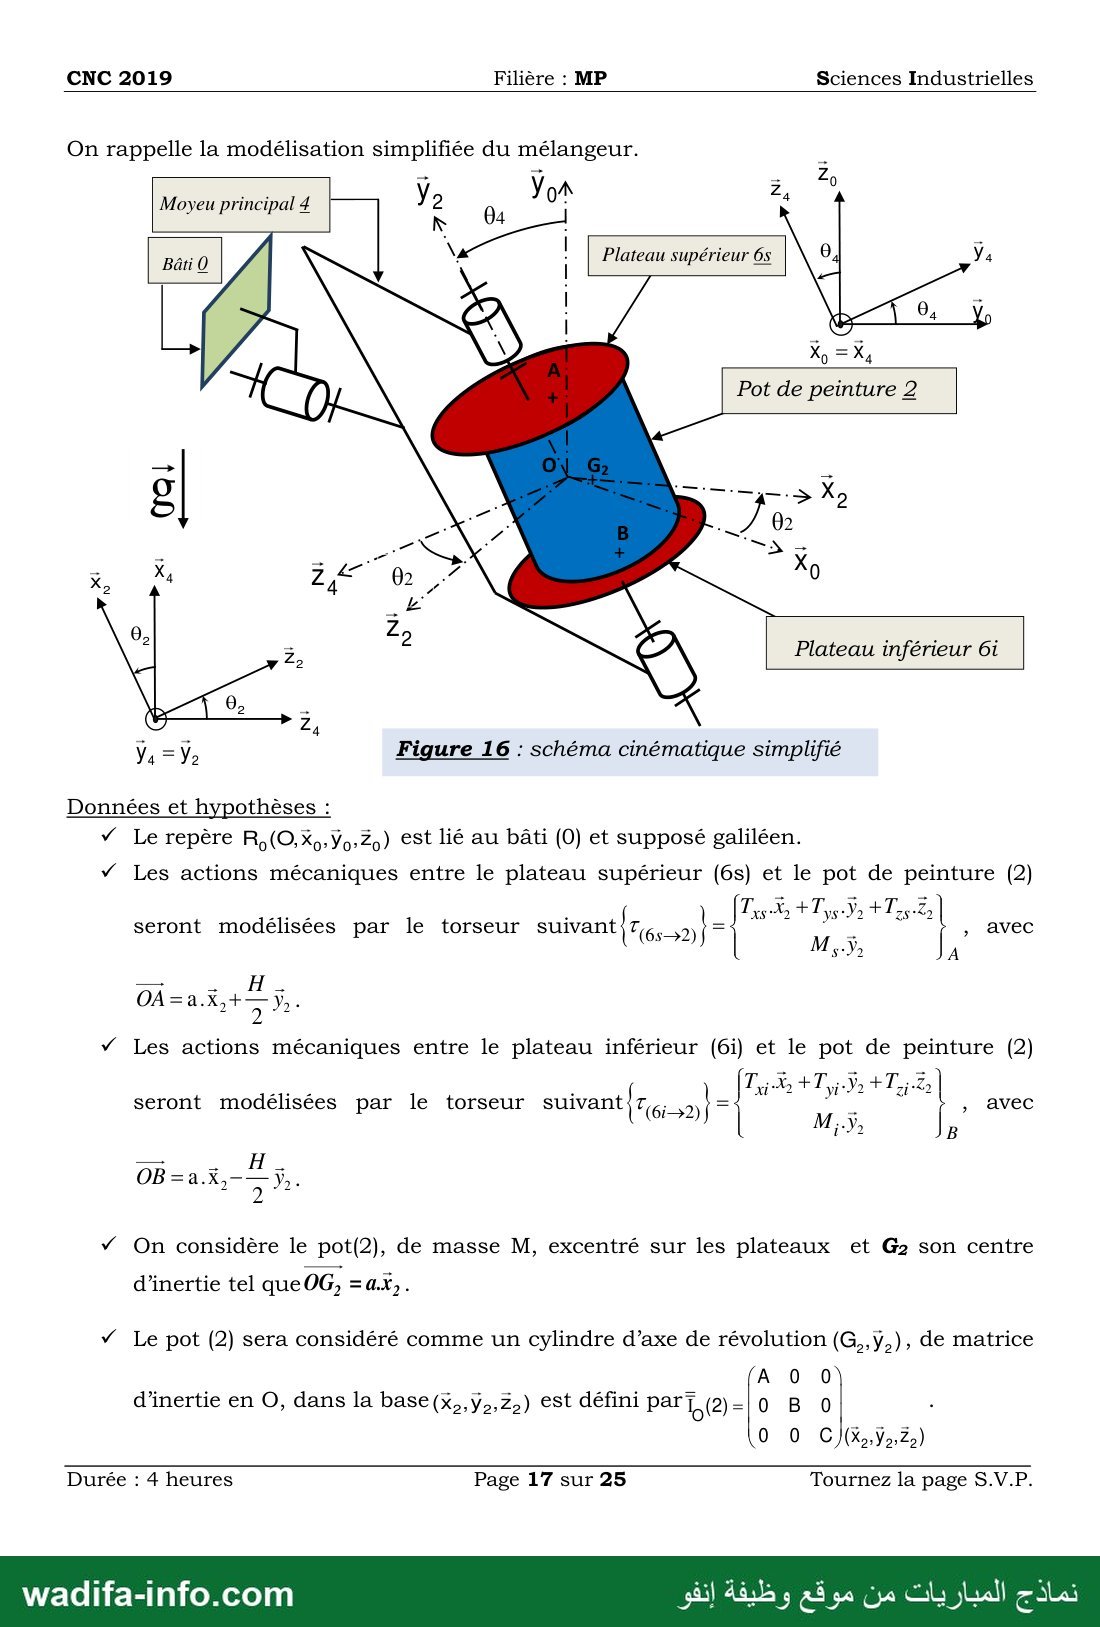
On rappelle la modélisation simplifiée du mélangeur.
Yon 2 ولا
Plateau supérieur 6s
Moyeu principal 4
ب لاد
Figure 16 : schéma cinématique simplifié ولاح ولا
Données et hypothèses :
v Le repère R,(O,Xp.Yo:Z,) est lié au bâti (0) et supposé galiléen.
v Les actions mécaniques entre le plateau supérieur (6s) et le pot de peinture (2)
as à : T5 À + T,s ولا 7+ Tia
seront modélisées par le torseur suivant ب = أبوجورةا , avec
ولي 0
,3 5 4و 047
v Les actions mécaniques entre le plateau inférieur (6i) et le pot de peinture (2)
0 ; Taha +7 قي 17+ لطر
seront modélisées par le torseur suivant 76 = ÿ 8 , avec
f'+2 B
ب H ع هب
v On considère le pot(2), de masse M, excentré sur les plateaux et Gz son centre
d’inertie tel que OG, =a.x,.
v Le pot (2) sera considéré comme un cylindre d’axe de révolution (G,,ÿ,), de matrice
A 0 0
d'inertie en 0, dans la base(x,,ÿ,,Z,) est défini parT (2) =|0 8 0
Durée : 4 heures Page 17 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
CNC 2019 Filière : MP Sciences Industrielles
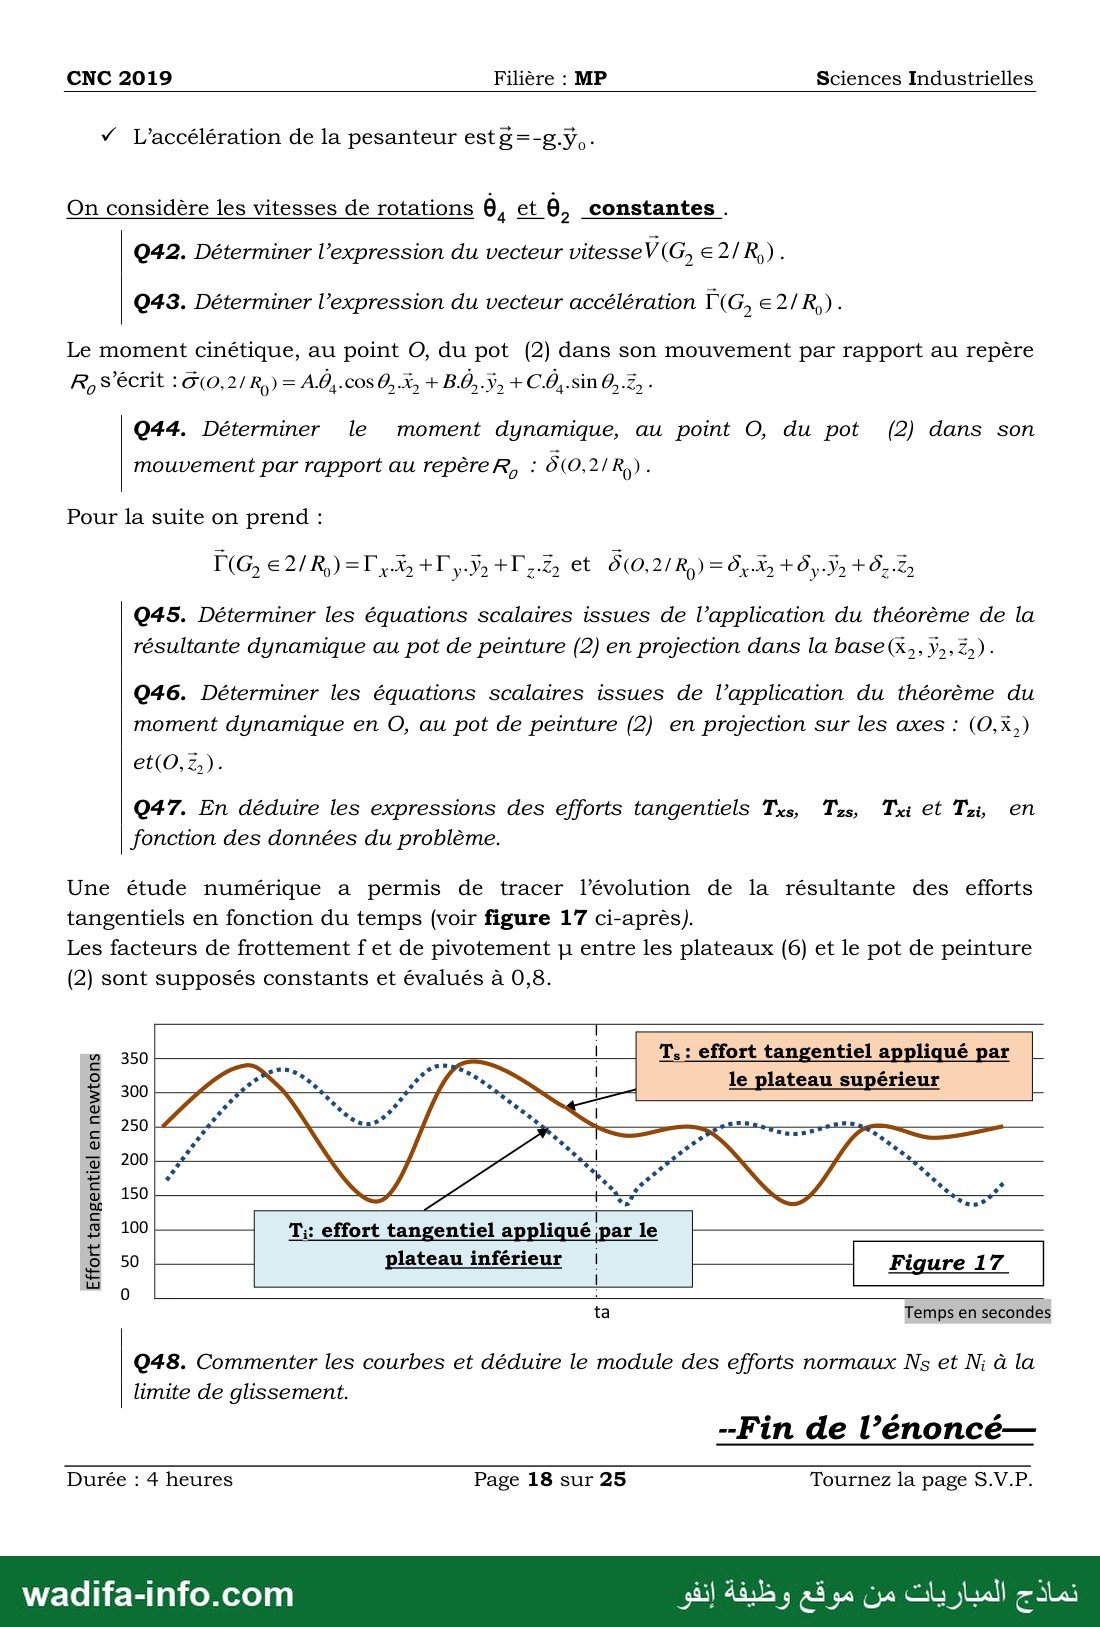
v L’accélération de la pesanteur estg=-g.ÿ,-
On considère les vitesses de rotations 6, et 6, constantes .
Q42. Déterminer l’expression du vecteur vitesseV(G, 62/700
043. Déterminer l’expression du vecteur accélération P(G, 62/70٠
Le moment cinétique, au point O, du pot (2) dans son mouvement par rapport au repère
Q44. Déterminer le moment dynamique, au point O, du pot (2) dans son
mouvement par rapport au repère R, : Ô(0,2/ 0)
Pour la suite on prend :
Q45. Déterminer les équations scalaires issues de l’application du théorème de la
résultante dynamique au pot de peinture (2) en projection dans la base(x,, y,, 2) -
046. Déterminer les équations scalaires issues de l’application du théorème du
moment dynamique en O, au pot de peinture (2) en projection sur les axes : (O,X,)
047. En déduire les expressions des efforts tangentiels وى Tzs, Txi et و1 en
fonction des données du problème.
Une étude numérique a permis de tracer l’évolution de la résultante des efforts
tangentiels en fonction du temps (voir figure 17 ci-après).
Les facteurs de frottement f et de pivotement ju entre les plateaux (6) et le pot de peinture
(2) sont supposés constants et évalués à 0,8.
T. : effort tangentiel appliqué par
2 le plateau supérieur
0
S :: effort tangentiel appliqué ;par le
$ plateau inférieur | Figure 17
ta Temps en secondes
Q48. Commenter les courbes et déduire le module des efforts normaux Ns et N; à la
limite de glissement.
-Fin de l’énoncé—
Durée : 4 heures Page 18 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
CNC 2019 Filière : MP Sciences Industrielles
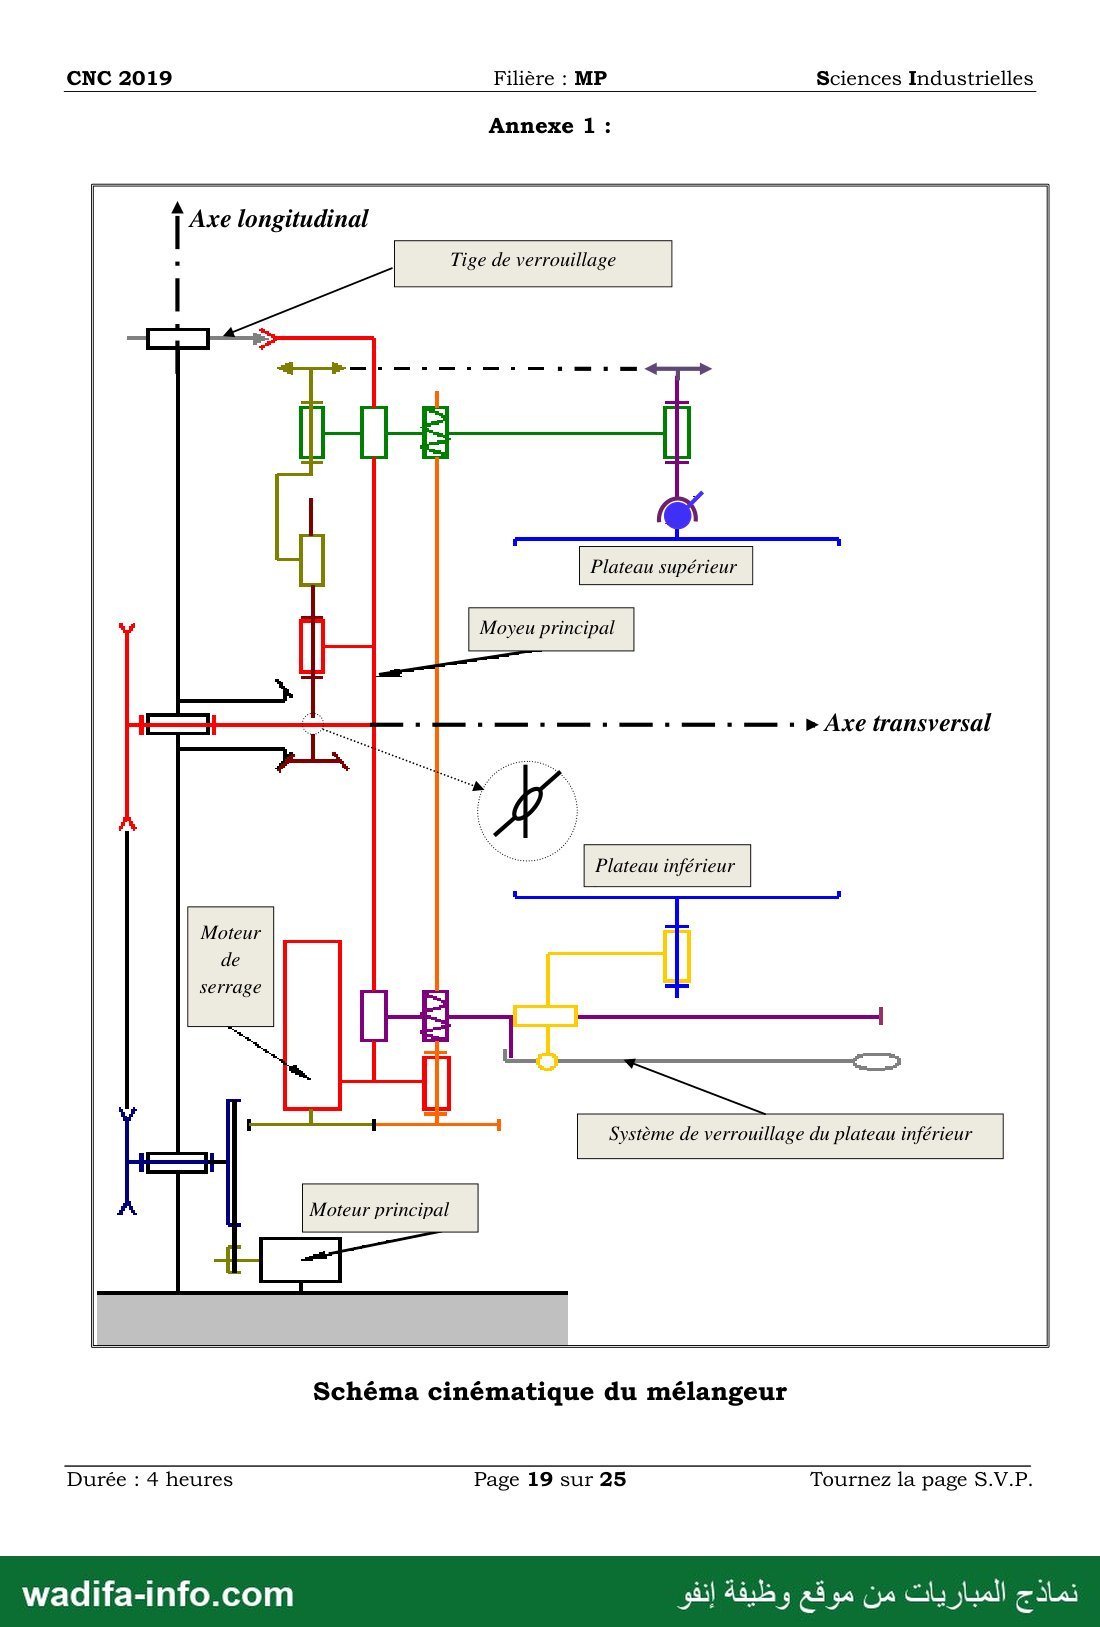
Annexe 1 :
| Axe longitudinal
. Tige de verrouillage
0 | Plateau supérieur
| Moyeu principal
Moteur
Plateau inférieur
serrage
Système de verrouillage du plateau inférieur
Moteur principal
1
Schéma cinématique du mélangeur
Durée : 4 heures Page 19 sur 25 Tournez la page S.V.P.
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 20 —
CNC 2019 Filière : MP Sciences Industrielles
Ne rien écrire dans le cadre
Document réponse DR1
01. Energie
Energe 1 ans
électrique
q E ner g i ممم م ممم و ممم وفع دج
électrique
Energie
mécanique
de rotation
Energie
Energie PT Plateau
ببس يسييوعوي 6# | URMRRENENENTME supérieur en
ا postion1
اف طفن Engrenage seccoccccncu06 | Plate
parallèle supérieur en
positon 2
Energie Rapport :
Durée:4heurs 1 Page20sur25 = Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
CNC 2019 Filière : MP Sciences Industrielles
Ne rien écrire dans le cadre
Document réponse DR2
Lux | from} = ح — 170 | مآ
O2 O0
X 128 Bas
1128 مج ملاح مول 4ح زهج 02ج {7e ‹‹ 2 ›"
مدرا/ ميك x H
L12-7 كب ا 7 Lps-6 {T6 › Ps)} =
Q11.
Rotation
autour de
Transmettre l’axe
transversal
Rotation
autour de
Transmettre l’axe
longitudinal
Durée : 4 heures Page 21 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 22 —
3
1
1
3
wadifa-info.com
Durée : 4 heures
Tournez la page S.V.P.
Page 22 sur 25
| Conclusion 7 ماما لا ا sante
Marges de
stabilité :
030.
2
0
9
9
)( aseud
0.0
1000
10
-40
1
1
1
1
1
1
1
1
ذا ا ا ا ا ا ا ا ا ا
4 + اتات ات باخ اب اب اب
و اه اس ا اا ا أ ا اا اا ااه
ذا ا أ أيه ا ا أ أ ا لاا ا ا ا ا اا دا
(ap) apnyidwy
H ponc ( P )
me non corrigé :
Le diagramme de Bode de la FTBO du syst
029
025. Schéma bloc du moteur :
DR3
réponse
Document
3
5
50
Sciences Industrielles
Filière
CNC 2019
— صفحة 23 —
CNC 2019 Filière : MP Sciences Industrielles
Ne rien écrire dans le cadre
Document réponse DR4
033. Allure de la réponse temporelle :نمه
اللاو
ptet bdd بدت
“une
لحت
د ددمتت
Temps en secondes
Durée : 4 heures Page 23 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 24 —
3
1
3
3
1
3
wadifa-info.com
Page 24 sur 25 Tournez la page S.V.P.
Durée : 4 heures
(,) eseud
Oo تا
ا دلت ا الت ل الا
أ عد عه اله د ع اله ع ا لات
له داه لالت الت لس ل —
-10.0
(ap) 8001!
Q38. Diagramme asymptotique de Bode de la FTBO corrigée pour K
réponse
Document
2
8
0
38
Sciences Industrielles
Filière : MP
CNC 2019
— صفحة 25 —
CNC 2019 Filière : MP Sciences Industrielles
Ne rien écrire dans le cadre
Document réponse DR6
039. La plus grande valeur de K (notée Kstar) permettant de satisfaire au critère de stabilité :
اتات ات ل ات تت ات تت دام ات تت تال دتمت يسيب ل تت ات ات pe
ب ال سس ال ل ا
ا لقت كف ال ا ا ا ل ا
Temps en secondes
0 0.1 0.2 0.3 0.4 0.5 0.6 0.7
Justification :
Durée : 4 heures Page 25 sur 25 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Épreuve de Sciences Industrielles pour l'Ingénieur du Concours National Commun (CNC) 2019, filière MP. Durée : 4 heures. Le support est le mélangeur de peinture bi-axial « BIAX ». C'est un problème de 48 questions en quatre parties : partie préliminaire notée sur 4 points (chaînes d'énergie, cinématique et statique de l'unité de serrage), cinématique et dynamique de l'unité de rotation, asservissement de vitesse du moteur principal, risque de glissement du pot. Il comporte 6 documents réponses. Voici une correction méthodologique proposée.
💡 Avant de commencer : fixez dès le départ vos conventions de signe pour les liaisons hélicoïdales (à droite : V = +(p/2π)ω ; à gauche : V = −(p/2π)ω) et les figures de changement de base (θ4 autour de x0, θ2 autour de y4). Toute la mécanique en dépend. La partie III (automatique) est indépendante et rapporte beaucoup : traitez-la tôt si la dynamique 3D vous ralentit.
Partie I – Unité de serrage (partie préliminaire)
Q1 (DR1) : chaîne d'énergie de l'unité de serrage
- Alimenter : réseau électrique (ONE) ou alimentation, énergie électrique.
- Moduler : hacheur (carte de puissance), énergie électrique modulée.
- Convertir : moteur à courant continu (moto-réducteur-frein de serrage), énergie mécanique de rotation.
- Adapter : réducteur (r = 0,2), énergie mécanique de rotation adaptée.
- Transmettre : engrenage parallèle (k = −1).
- Deux branches : Transmettre par vis-écrou à droite, puis Agir sur le plateau supérieur (position 1 vers position 2) ; Transmettre par vis-écrou à gauche, puis Agir sur le plateau inférieur (position 1 vers position 2). L'énergie de sortie est une énergie mécanique de translation.
Cinématique (Q2 à Q5)
- Q2. {V(12/0)}O2 = {ω12y0 ; 0}. N1 est sur l'axe de la vis, donc {V(12/0)}N1 = {ω12y0 ; 0}. Ei est en translation : O0N1 = d x0 − y(t)y0, d'où {V(Ei/0)}N1 = {0 ; −ẏ y0}.
- Q3. Par composition, {V(Ei/12)}N1 = {−ω12y0 ; −ẏ y0}. Pour une hélice à gauche : −ẏ = −(p/2π)(−ω12). Avec ω12 = k·r·ωms = −r ωms : {V(Ei/12)}N1 = {r ωms y0 ; −(p r ωms/2π) y0}.
- Q4. Hélice à droite, même rotation relative : {V(Es/12)}N2 = {r ωms y0 ; +(p r ωms/2π) y0}.
- Q5. vEs = +p·r·ωms/(2π) et vEi = −p·r·ωms/(2π) : les deux plateaux se déplacent en sens opposés, à la même vitesse.
Statique (Q6 à Q10)
- Q6 (DR2), dans la base (x0, y0, z0) :
L0-12 pivot (O2, y0) : {X, Y, Z ; L, 0, N} ;
L0-7 glissière y0 : {X, 0, Z ; L, M, N} ;
L12-7 hélicoïdale à droite (N2) : {X, Y, Z ; L, −(p/2π)Y, N}, le signe étant opposé à celui de L12-8, qui est à gauche ;
L7-6 pivot (H, y0) : {X, Y, Z ; L, 0, N} ;
LPs-6 rotule à doigt d'axe bloqué (C, y0) : {X, Y, Z ; 0, M, 0}. Seule la rotation autour de y0 est bloquée. - Q7. Sur Es, la glissière n'a pas de composante sur y0 : Y12-7 + Ns = 0. Sur Ei : Y12-8 − Ni = 0.
- Q8. Pot isolé : Ni − Ns − Mg = 0, d'où Ni = Ns + Mg = 450 + 400 = 850 N.
- Q9. Vis 12, moments en O2 sur y0 (N1, N2 et O2 sont sur le même axe) : −Cf − (p/2π)Y12-8 + (p/2π)Y12-7 = 0. D'où |Cf| = p(2Ns + Mg)/(2π). Les deux hélices de sens opposés font que les deux contributions s'ajoutent.
- Q10. Sur la vis : |Cf| = 0,005 × 1300/(2π) ≈ 1,03 N·m. Le frein agit sur l'axe moteur, donc on ramène ce couple par le rapport r|k| = 0,2 : environ 207 N·mm < 300 N·mm. Le maintien par le frein est assuré.
Q11 (DR2) : chaîne d'énergie de l'unité de rotation
Alimenter (réseau ONE) → Moduler (carte de puissance / variateur) → Convertir (moteur principal) → Transmettre (système poulies-courroies), qui assure la rotation autour de l'axe transversal (moyeu principal). Une dérivation Transmettre (engrenage conique et système pignon-chaîne) assure la rotation autour de l'axe longitudinal. Matière d'œuvre : pot de peinture non homogène en entrée, mélange homogène en sortie.
Partie II – Cinématique et dynamique de l'unité de rotation
- Q12. {V(2/4)}O = {θ̇2y4 ; 0}, {V(4/0)}O = {θ̇4x0 ; 0}, {V(2/0)}O = {θ̇4x0 + θ̇2y2 ; 0} (O est fixe et sur les deux axes).
- Q13. Théorème de Huygens avec OG2 = a x2 : IO(2) = diag(A2 ; B2 + Ma2 ; A2 + Ma2) dans (x2, y2, z2), sans produit d'inertie. Donc A = A2, B = B2 + Ma2, C = A2 + Ma2.
- Q14. O est fixe et x0 = cosθ2x2 + sinθ2z2. D'où σ(O,2/0) = Aθ̇4cosθ2 x2 + Bθ̇2 y2 + Cθ̇4sinθ2 z2.
- Q15. O et x0 sont fixes, donc x0·δ = d(x0·σ)/dt, avec x0·σ = θ̇4(A cos2θ2 + C sin2θ2). D'où x0·δ(O,2/0) = θ̈4(A cos2θ2 + C sin2θ2) + (C − A)θ̇4θ̇2 sin2θ2.
- Q16. x0·δ(O,4/0) = A4θ̈4.
- Q17. Moments extérieurs sur x0 : le moteur donne Cm4 ; la pivot parfaite 4/0 donne 0 ; le poids de 4 donne 0 (G4 est sur l'axe) ; le poids du pot donne a x2 ∧ (−Mg y0)·x0 = −Mga sinθ2cosθ4. D'où :
Cm4 = (A4 + A cos2θ2 + C sin2θ2)θ̈4 + (C − A)θ̇4θ̇2 sin2θ2 + M g a sinθ2 cosθ4. - Q18. Pas de glissement, vitesses linéaires égales sur une même courroie : r1 = D1/D31 et r2 = D32/D4.
- Q19. T(Σ/0) = ½(J1 + r12J3 + r12r22J4)ωm2, d'où Jéq = J1 + r12J3 + (r1r2)2J4.
- Q20. TEC (liaisons parfaites) : Jéqωmω̇m = Cmωm − Cm4r1r2ωm. D'où Cm = Jéqω̇m + r1r2Cm4 et Cr = r1r2Cm4.
- Q21. {V(2/0)}O0 = {θ̇4x0 + θ̇2y2 ; 0} (O0 est à l'intersection des deux axes).
- Q22. O0M = −R2x0 − R0y2, donc V(M∈2/0) = (R2θ̇2 − R0θ̇4)z4 = 0. D'où θ̇2 = (R0/R2)θ̇4 = 2θ̇4.
- Q23. Pendant le serrage, l'ensemble qui porte le pignon 5 et le plateau supérieur se translate selon y2. La glissière 5/2 (arbre cannelé) permet cette translation tout en transmettant la rotation. Donc Ω(5/0) = Ω(2/0) = θ̇4x0 + θ̇2y2.
- Q24. Les pignons 5 et 6 ont le même rayon et une chaîne les relie : ω6/4 = ω5/4 = ω2/4, donc ω6/0/ω2/0 = 1. La rotation longitudinale vaut θ̇2 = 2θ̇4, soit NL = 2NT : l'exigence 1.3.2.2 est satisfaite.
Partie III – Asservissement de vitesse autour de l'axe transversal
- Q25. Équations de Laplace : U = (R + Lp)I + E ; Cm = kiI ; E = keΩm ; Cm − Cr = JéqpΩm. Blocs du DR3 : 1/(R + Lp), ki, 1/(Jéqp) et, en retour, ke.
- Q26. A1(p) = ki/(R + Lp), donc K1 = ki/R et τ = L/R. A2(p) = (R + Lp)/(kike + RJéqp + LJéqp2), donc K2 = R/(kike), ωn = √(kike/(LJéq)) et ξ = (R/2)√(Jéq/(L kike)).
- Q27. On veut ε = 0 lorsque Ωr = Ωc. Or Um = KgΩr/Kr, d'où Kconv = Kg/Kr = 10−2 V·s/rad.
- Q28. H1(p) = KconvA1(p) et H2(p) = KrA2(p). Avec les valeurs données, K1 = 25,4, K2 = 5, τ = 2 ms, ωn = 50 rad/s et ξ = 0,707.
- Q29. HBONC = KAH1H2 = 1,27/(1 + 0,0283p + 4·10−4p2) (le terme 1 + τp se simplifie). Lectures : plateau à environ 2,1 dB, donc KBONC ≈ 1,27 ; phase de −90° à 50 rad/s, donc ωn = 50 rad/s ; pas de résonance, ξ ≈ 0,7. Asymptotes : gain horizontal à 2,1 dB, puis pente −40 dB/décade à partir de 50 rad/s ; phase de 0° puis −180°.
- Q30. Le gain coupe 0 dB vers 44 rad/s, où la phase vaut environ −80°, d'où MP ≈ 100°. La phase n'atteint jamais −180° : MG infinie. L'exigence (MP ≥ 40°, MG ≥ 12 dB) est respectée.
- Q31. HBF = 1,27/(2,27 + 0,0283p + 4·10−4p2), d'où KBF ≈ 0,56, ωnBF = 50√2,27 ≈ 75,3 rad/s et ξBF = 0,707/√2,27 ≈ 0,47.
- Q32. Abaque : ωntr5% ≈ 5,3 pour ξ ≈ 0,47, d'où tr5% ≈ 0,07 s.
- Q33 (DR4). Pour une consigne de 30 rad/s, la valeur finale est 30 × 0,56 ≈ 16,8 rad/s. D1 = exp(−πξ/√(1 − ξ2)) ≈ 19 %, soit un pic d'environ 20 rad/s. Tp = 2π/(ωn√(1 − ξ2)) ≈ 0,094 s. Conclusion : rapidité correcte (tr5% < 0,6 s), mais précision non respectée (écart d'environ 13 rad/s) et dépassement interdit par l'exigence d'amortissement.
- Q34. Avec C = Kc, il n'y a pas d'intégrateur en amont de la perturbation Cr (la FTBO est de classe 0). L'écart dû à un échelon de couple vaut donc K2KrC0/(1 + KBO) ≠ 0. L'exigence de précision n'est pas satisfaite.
- Q35. Bode du PI K(1 + Tp)/(Tp) : gain en −20 dB/décade jusqu'à 1/T, puis horizontal à 20 log K (la courbe réelle est 3 dB au-dessus au coin, en 1/T). Phase de −90° vers 0°, qui vaut −45° en ω = 1/T.
- Q36. Précision améliorée : l'intégrateur est placé en amont de Cr, donc les écarts statiques sont nuls pour un échelon de consigne et pour un échelon de perturbation. Stabilité dégradée : le correcteur apporte jusqu'à −90° de phase en basses fréquences.
- Q37. Le correcteur est à −45° en 1/T, et la FTBO non corrigée est à −90° en ωn = 50 rad/s. La condition 1/T = ωn/10 = 5 rad/s donne T = 0,2 s. On obtient HBO(p) = 6,35K(1 + 0,2p)/[p(1 + 0,0283p + 4·10−4p2)] : gain KBO = 6,35K, ordre 3, classe 1.
- Q38 (DR5, K = 1). Asymptote en −20 dB/décade (16 dB à 1 rad/s) jusqu'à 5 rad/s. Palier à 2,1 dB entre 5 et 50 rad/s. Pente −40 dB/décade au-delà, qui coupe 0 dB vers 56 rad/s. La courbe réelle suit ce tracé : environ 5 dB à 5 rad/s, environ −1 dB à 50 rad/s.
- Q39 (DR6). La phase n'atteint pas −180°, donc la marge de gain est toujours infinie. Le critère actif est MP ≥ 40° : la phase vaut −140° vers ω ≈ 101 rad/s, où le gain (K = 1) vaut environ −10,4 dB. D'où Kstab ≈ 3,3.
- Q40. La bande à 5 % correspond à 28,5 rad/s. K = 1 : trop lent, 28,5 rad/s n'est pas atteint avant 0,7 s. K = 3 : premier pic d'environ 33,5 rad/s > 30, dépassement interdit. K = 2 : pic d'environ 29,5 rad/s sans dépasser la consigne, entrée dans la bande à 5 % vers 0,5 s < 0,6 s, erreur finale nulle, K < Kstab (MP ≈ 54°). On choisit K = 2, ce qui est cohérent avec G(p) = 12,7(1 + 0,2p)/[p(1 + 2·10−3p)].
- Q41. Avec Ωc = 0, on a ε = F·Cr/(1 + GF). Pour Cr = C0/p2, le théorème de la valeur finale donne εtp = C0F(0)/lim(pG) = C0/12,7. Avec C0 = 0,04 N·m/s : εtp ≈ 3,15·10−3 rad/s ≈ 0,03 tr/min < 0,5 tr/min. L'exigence 1.3.2.1.1.1.3 est respectée.
Partie IV – Risque de glissement du pot (θ̇4 et θ̇2 constants)
- Q42. V(G2∈2/0) = Ω(2/0) ∧ a x2, d'où V = aθ̇4sinθ2 y2 − aθ̇2 z2.
- Q43. Dérivées utilisées : dy2/dt = θ̇4(−sinθ2x2 + cosθ2z2) et dz2/dt = θ̇2x2 − θ̇4cosθ2y2. On obtient :
Γ = −a(θ̇42sin2θ2 + θ̇22) x2 + 2aθ̇4θ̇2cosθ2 y2 + aθ̇42sinθ2cosθ2 z2. - Q44. O est fixe, donc δ = dσ/dt :
δ(O,2/0) = (C − A − B)θ̇4θ̇2sinθ2 x2 + (A − C)θ̇42sinθ2cosθ2 y2 + (B + C − A)θ̇4θ̇2cosθ2 z2. - Q45. On a −g y0 = −g(sinθ4sinθ2 x2 + cosθ4 y2 − sinθ4cosθ2 z2). D'où :
MΓx = Txs + Txi − Mg sinθ2sinθ4 ;
MΓy = Tys + Tyi − Mg cosθ4 ;
MΓz = Tzs + Tzi + Mg sinθ4cosθ2. - Q46. Avec OA = a x2 + (H/2)y2, OB = a x2 − (H/2)y2 et le poids en G2 :
sur x2 : (H/2)(Tzs − Tzi) = δx ;
sur z2 : a(Tys + Tyi) + (H/2)(Txi − Txs) − Mga cosθ4 = δz. - Q47. On pose Sx = MΓx + Mg sinθ2sinθ4 et Dx = (2/H)[δz − aMΓy] = (2/H)(B + C − A − 2Ma2)θ̇4θ̇2cosθ2. Alors Txs = (Sx − Dx)/2 et Txi = (Sx + Dx)/2.
On pose Sz = MΓz − Mg sinθ4cosθ2 et Dz = (2/H)δx = (2/H)(C − A − B)θ̇4θ̇2sinθ2. Alors Tzs = (Sz + Dz)/2 et Tzi = (Sz − Dz)/2.
Les efforts normaux Tys et Tyi ne sont connus que par leur somme : c'est le serrage, qui est hyperstatique. - Q48. Les efforts tangentiels sont périodiques et déphasés entre plateaux, sous l'effet des rotations combinées, de la pesanteur et des effets d'inertie. Ils varient entre environ 140 N et environ 345 N. À la limite de glissement, Tmax = f·N. Avec f = 0,8 : Ns ≈ 345/0,8 ≈ 430 N et Ni ≈ 340/0,8 ≈ 425 N (valeurs lues sur la figure 17). Le serrage réel (Ns = 450 N, Ni = 850 N) est supérieur à ces valeurs : l'exigence de non-glissement 1.3.1.2.3 est respectée, avec une faible marge côté plateau supérieur.
💡 À retenir pour le CNC MP (SII) : chaînes d'énergie (Alimenter, Moduler, Convertir, Adapter, Transmettre, Agir) à partir d'un BDD, liaisons hélicoïdales à droite et à gauche (vitesses et torseurs), couple de freinage ramené à l'arbre moteur, théorème de Huygens, moment cinétique et dynamique d'un solide à deux rotations (et dérivée d'une base mobile), inertie équivalente d'un réducteur à courroies, roulement sans glissement d'un train conique, modèle du moteur à courant continu, identification d'un second ordre sur Bode, abaque tr5%, dépassement et pseudo-période, réglage d'un PI par la marge de phase, erreur de traînage vis-à-vis d'une perturbation en rampe.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}📎 Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1738/modele-de-concours-cnc-2019-sciences-industrielles-mp-concours-national-commun
