
Modèle de concours : CNC 2006 Sciences industrielles (MP) — Concours National Commun
⬇️ Télécharger le PDF Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1728/modele-de-concours-cnc-2006-sciences-industrielles-mp-concours-national-commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2006), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Sciences industrielles pour l'ingénieur
- Année
- 2006
- Pages
- 18
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
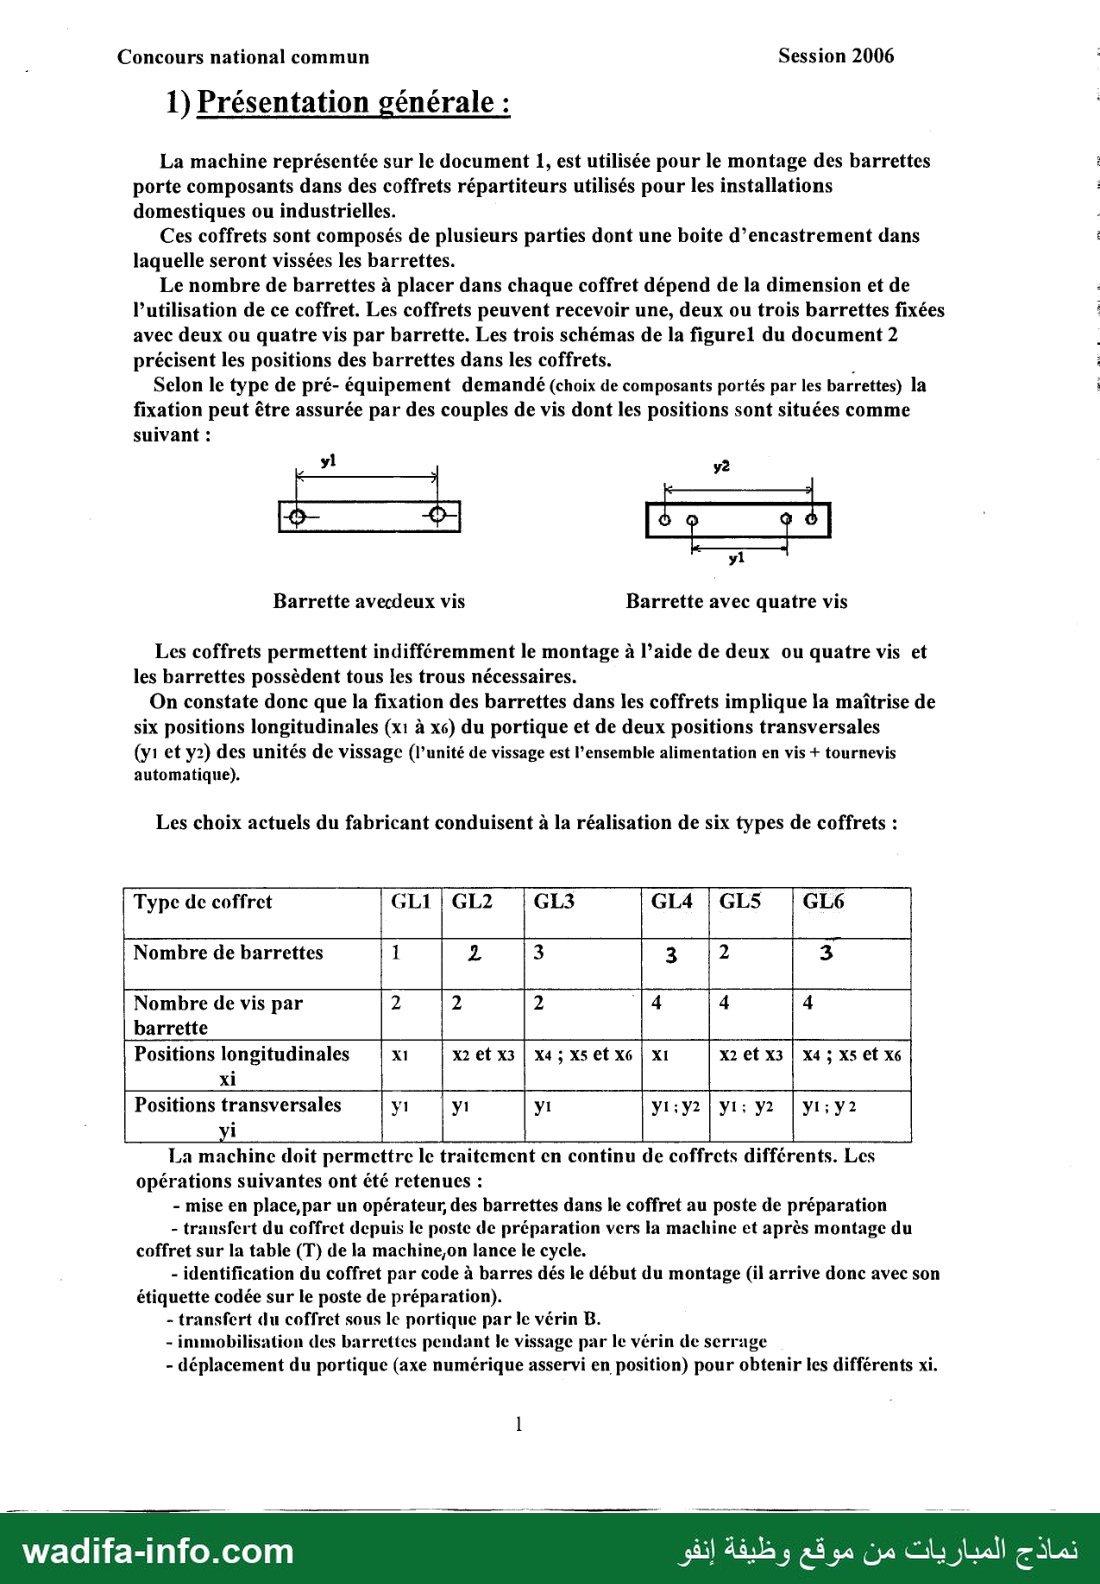
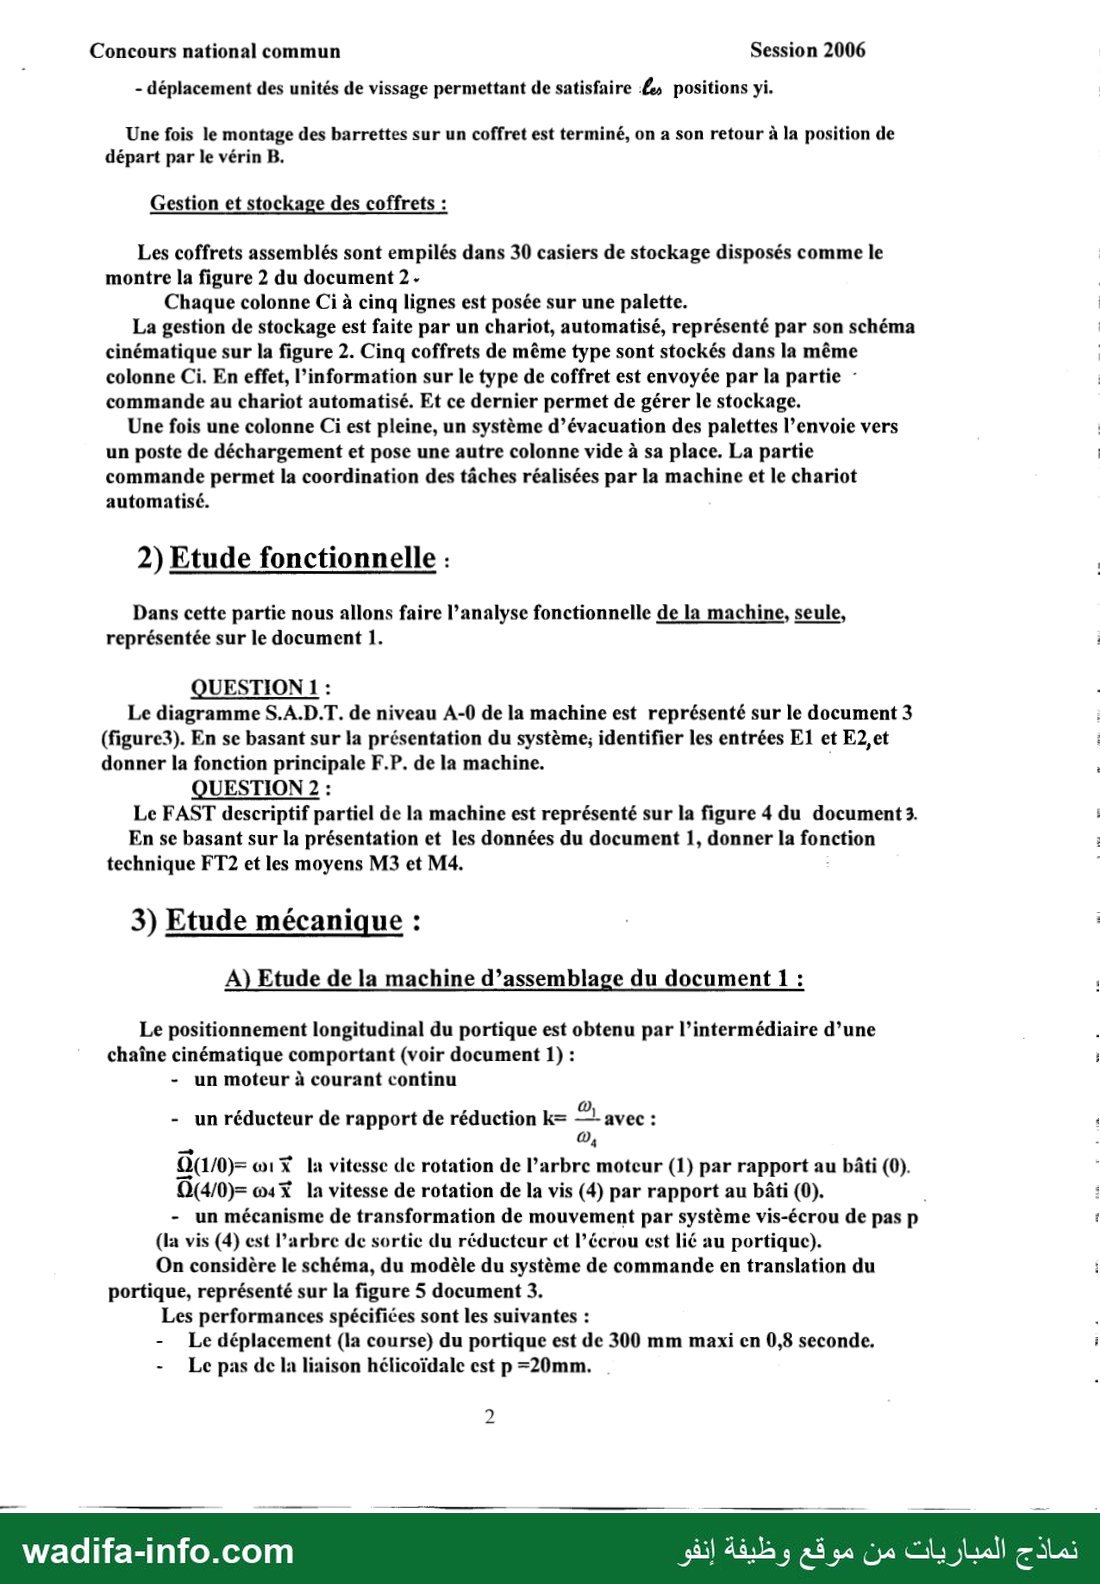
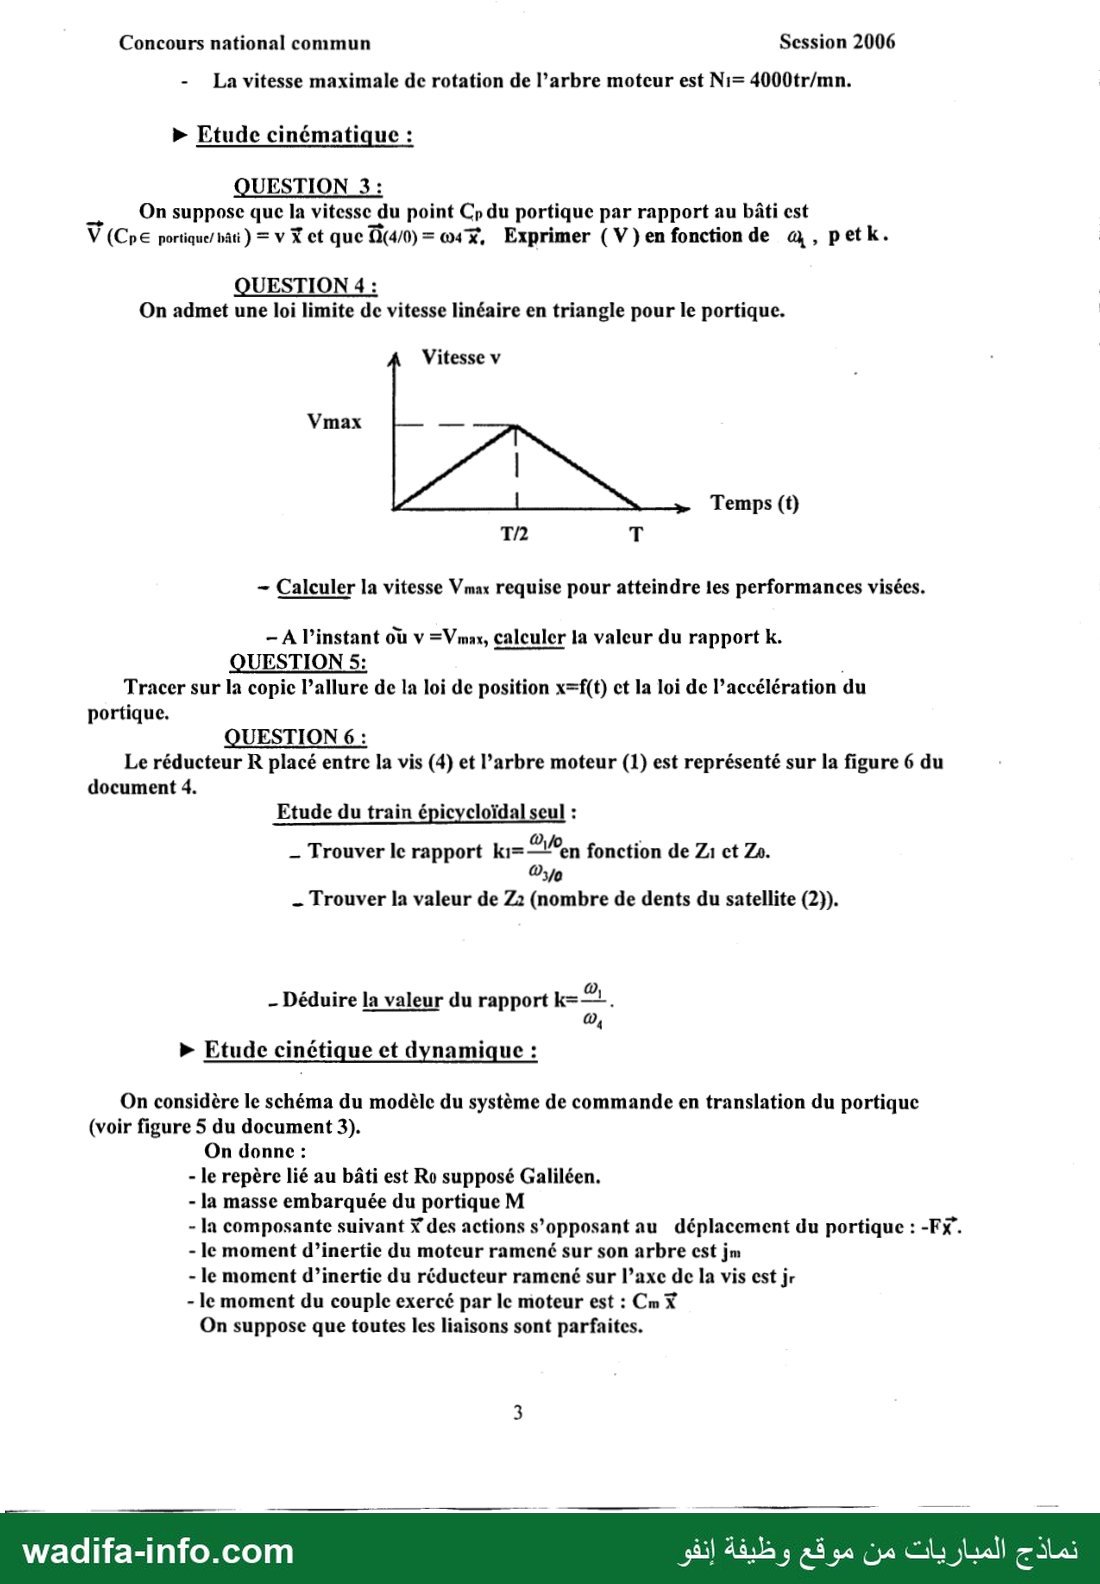
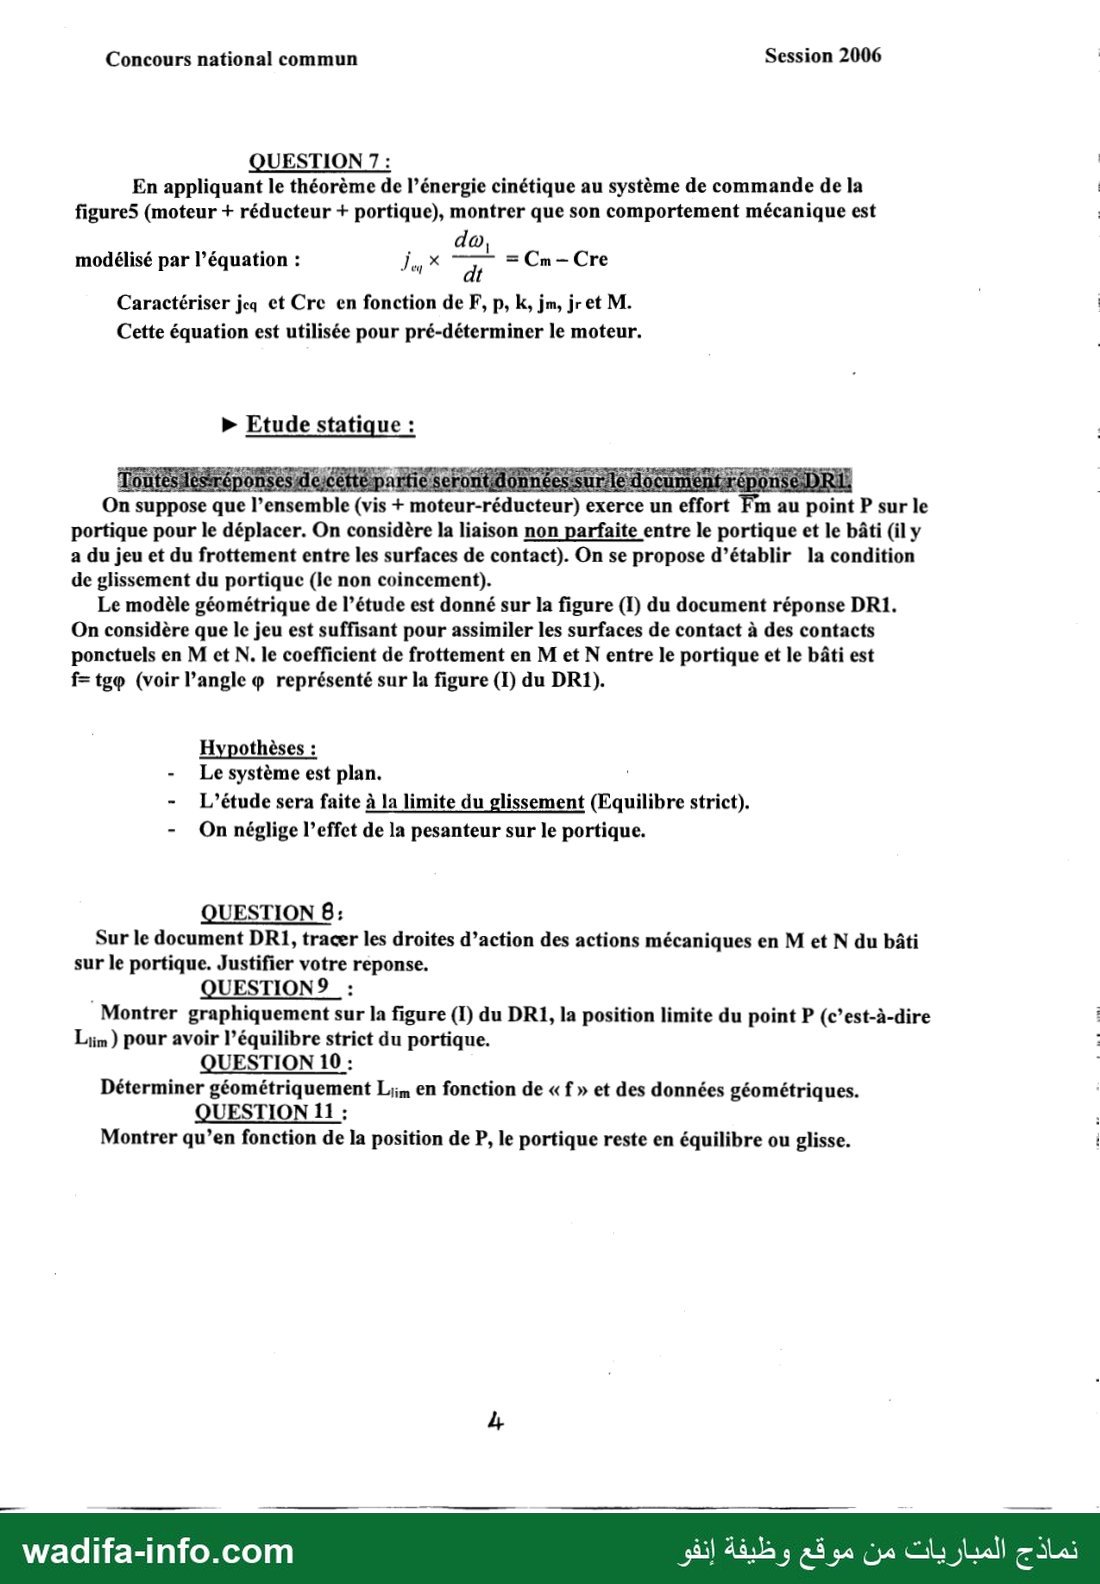
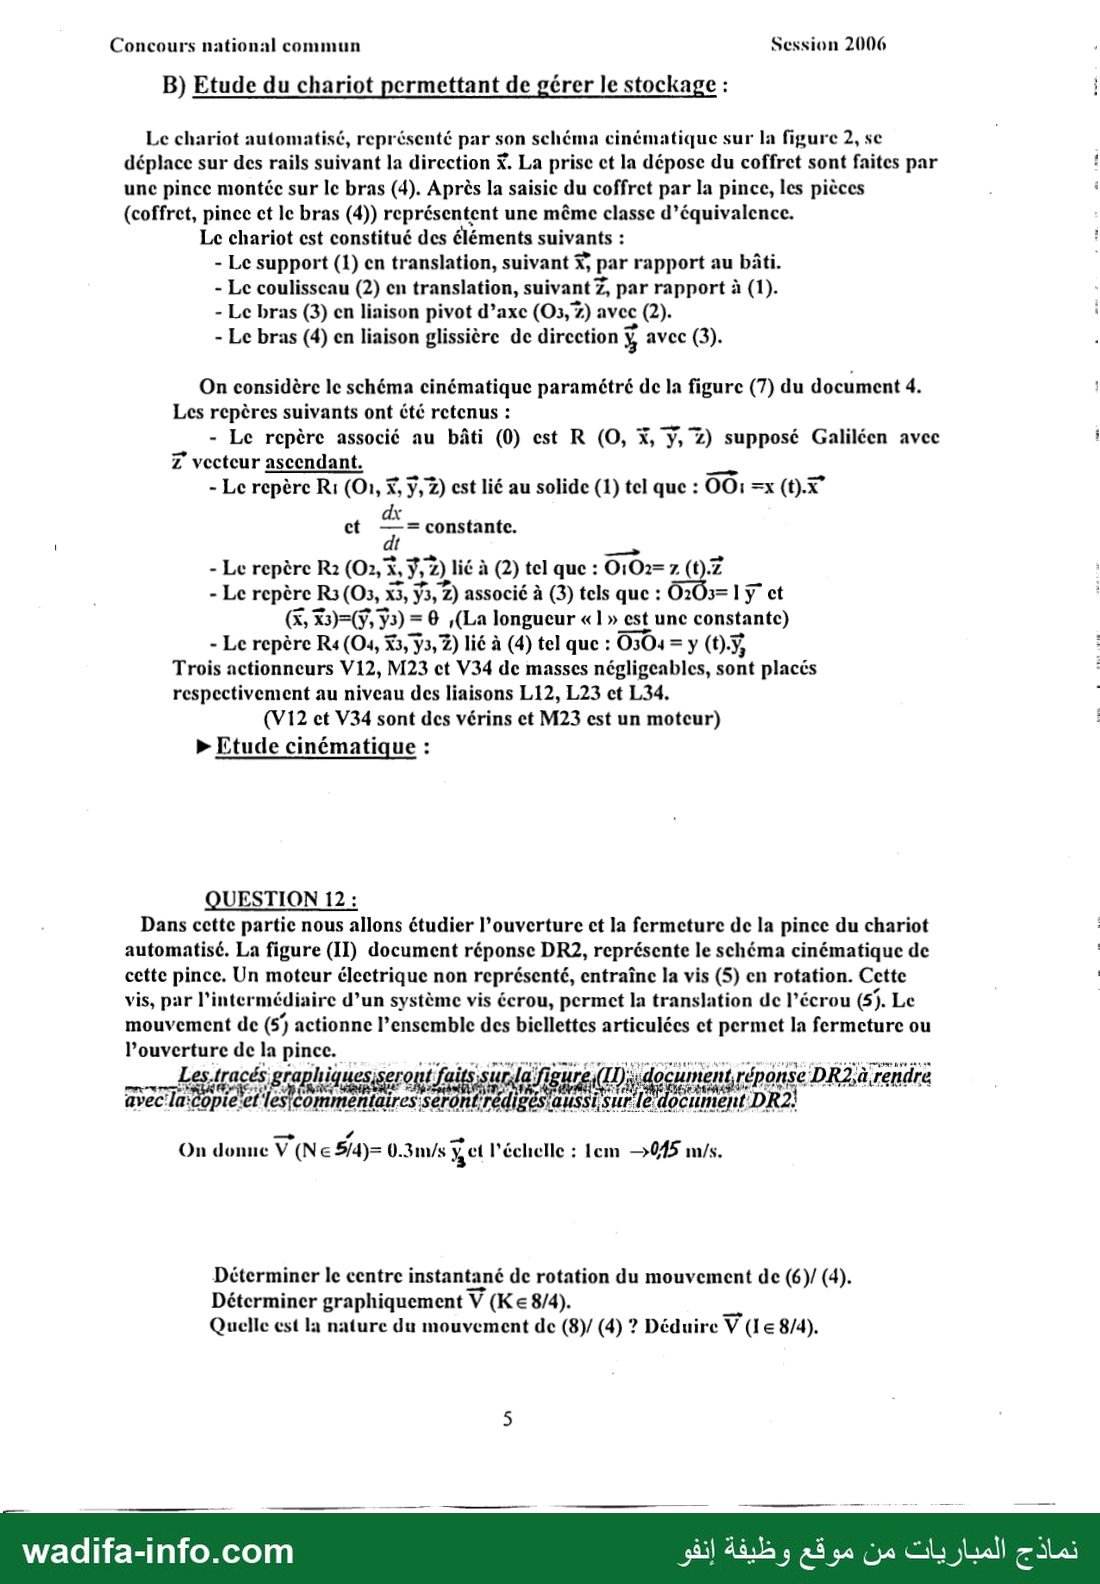
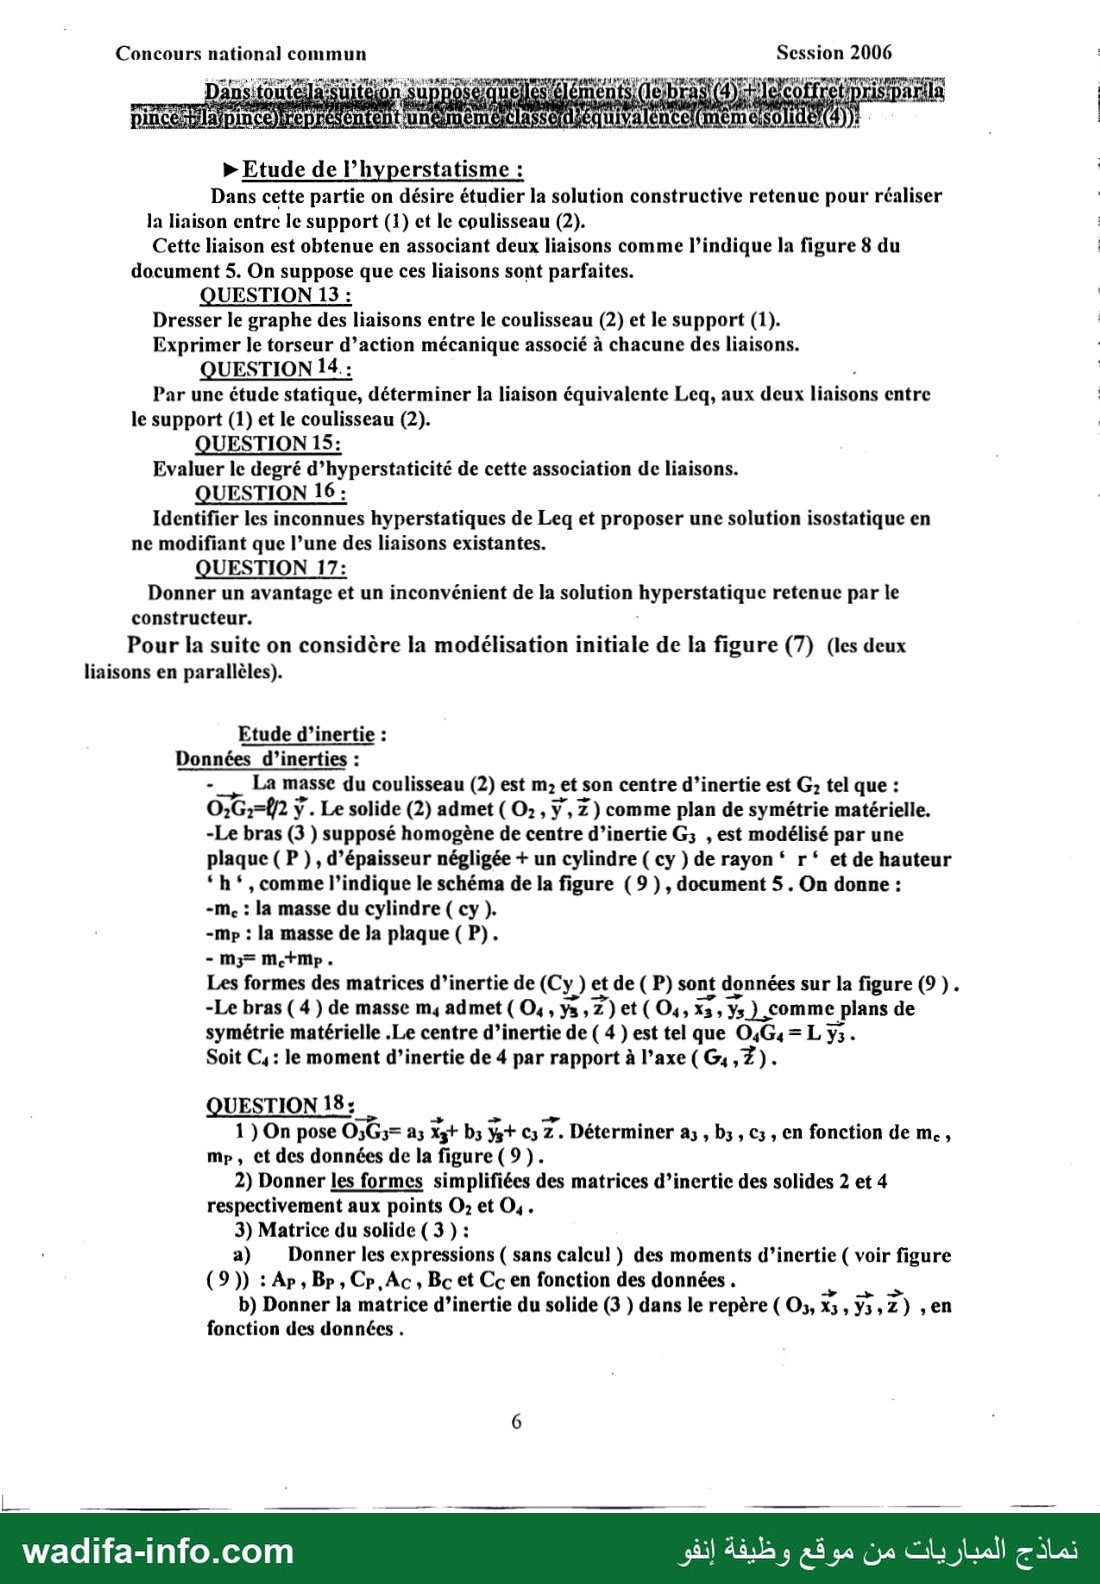
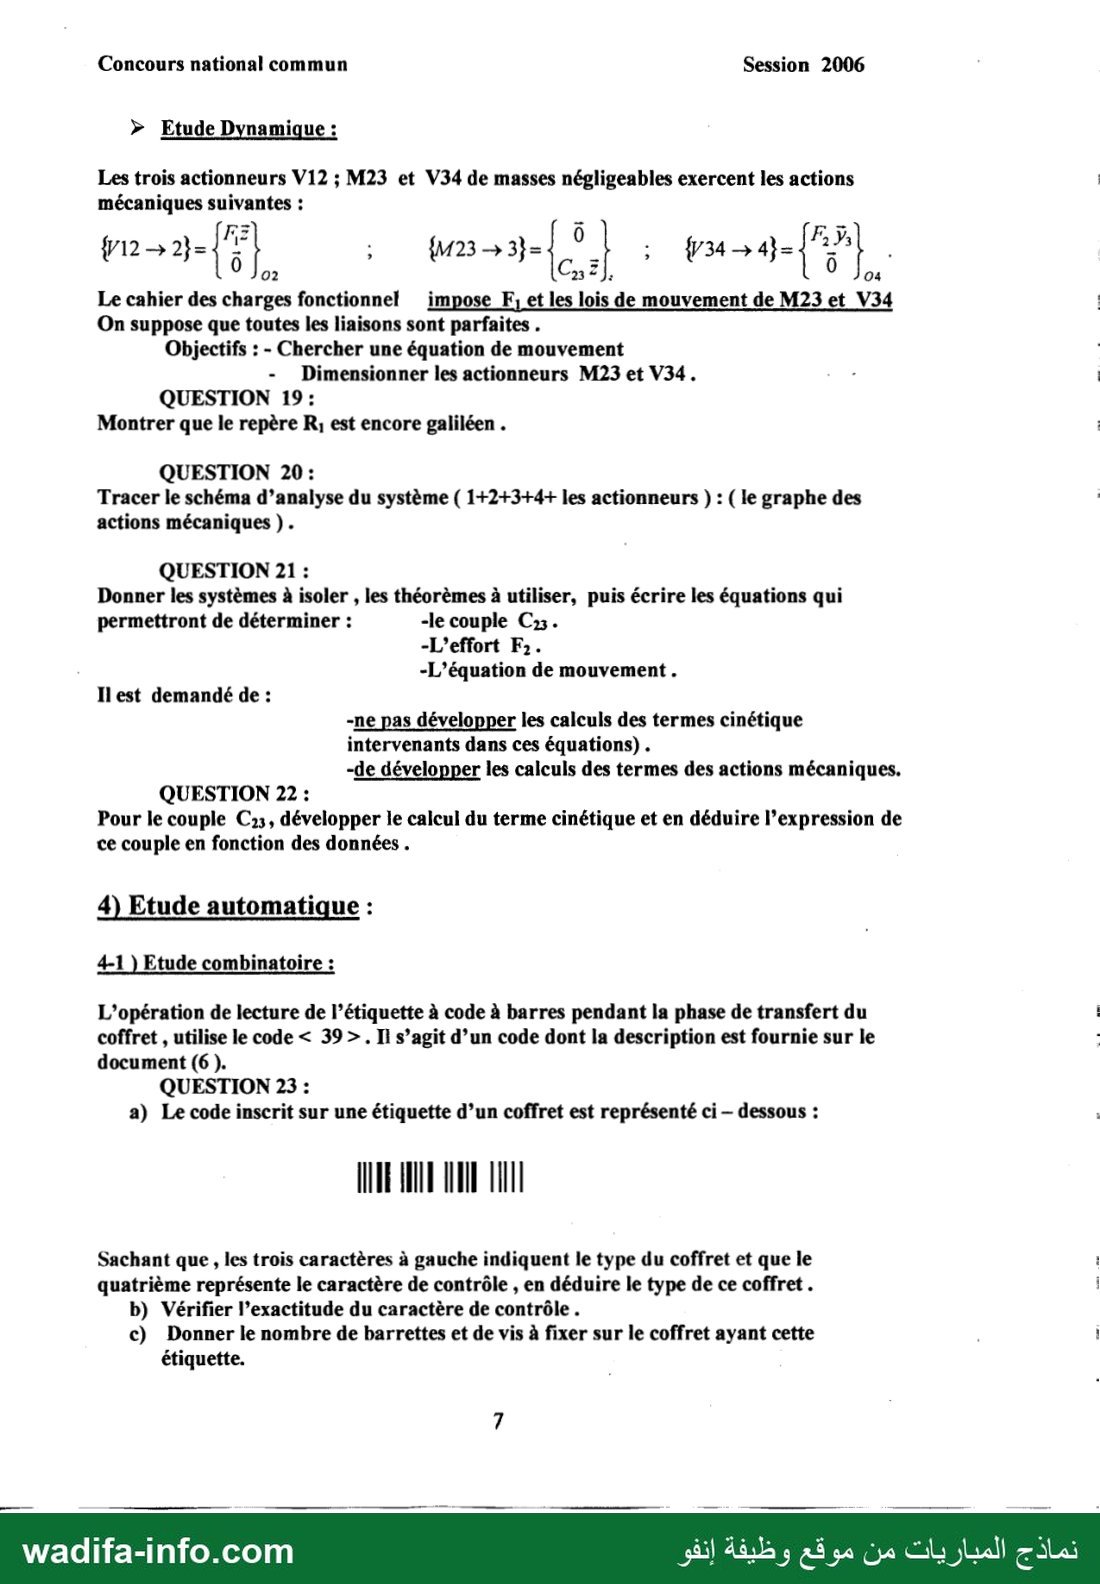
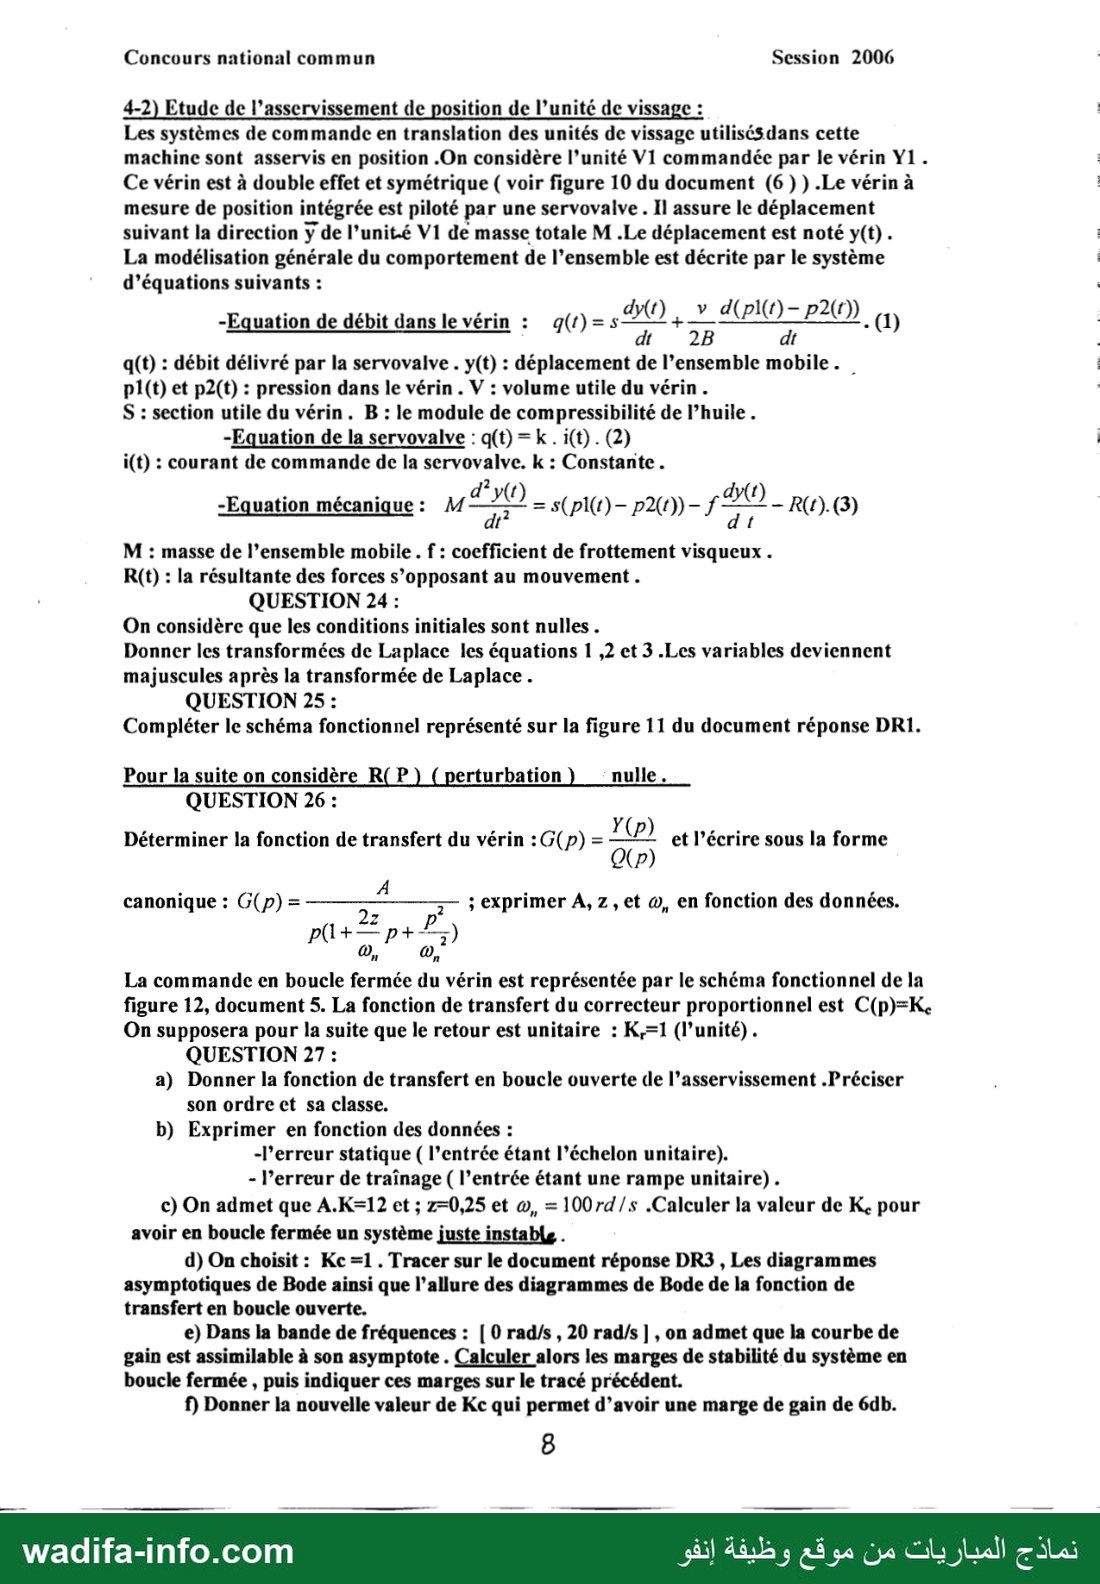
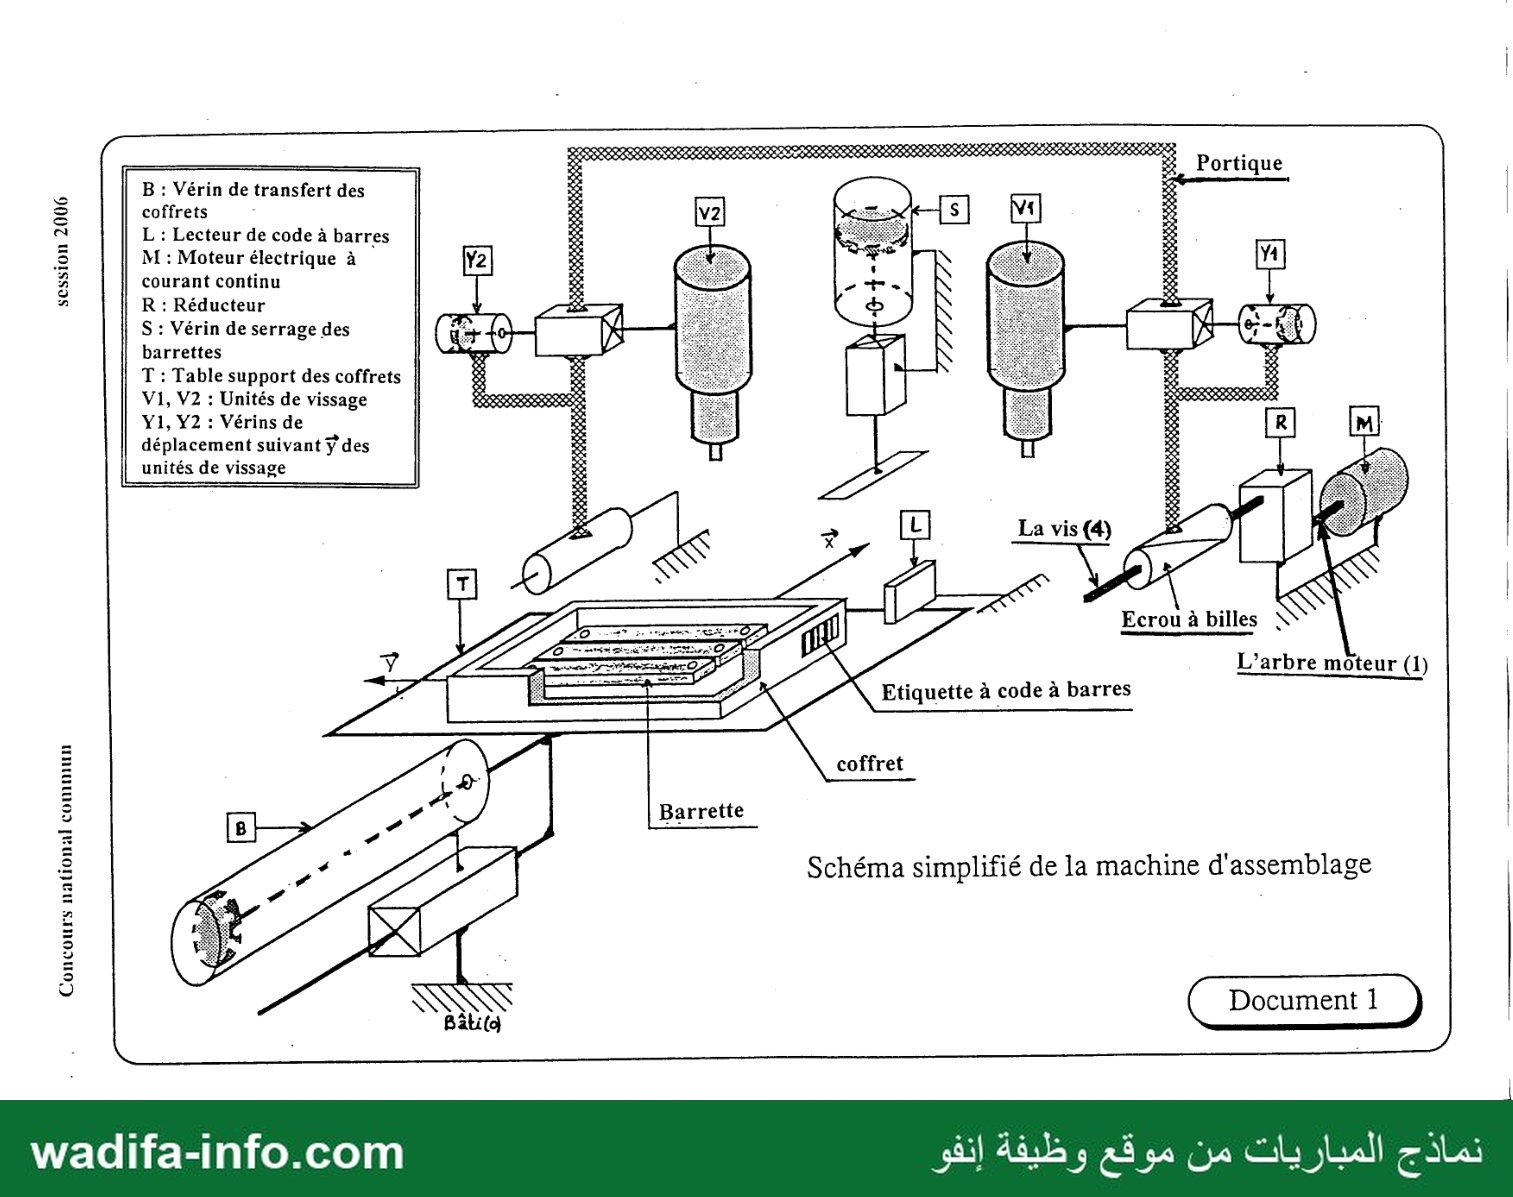
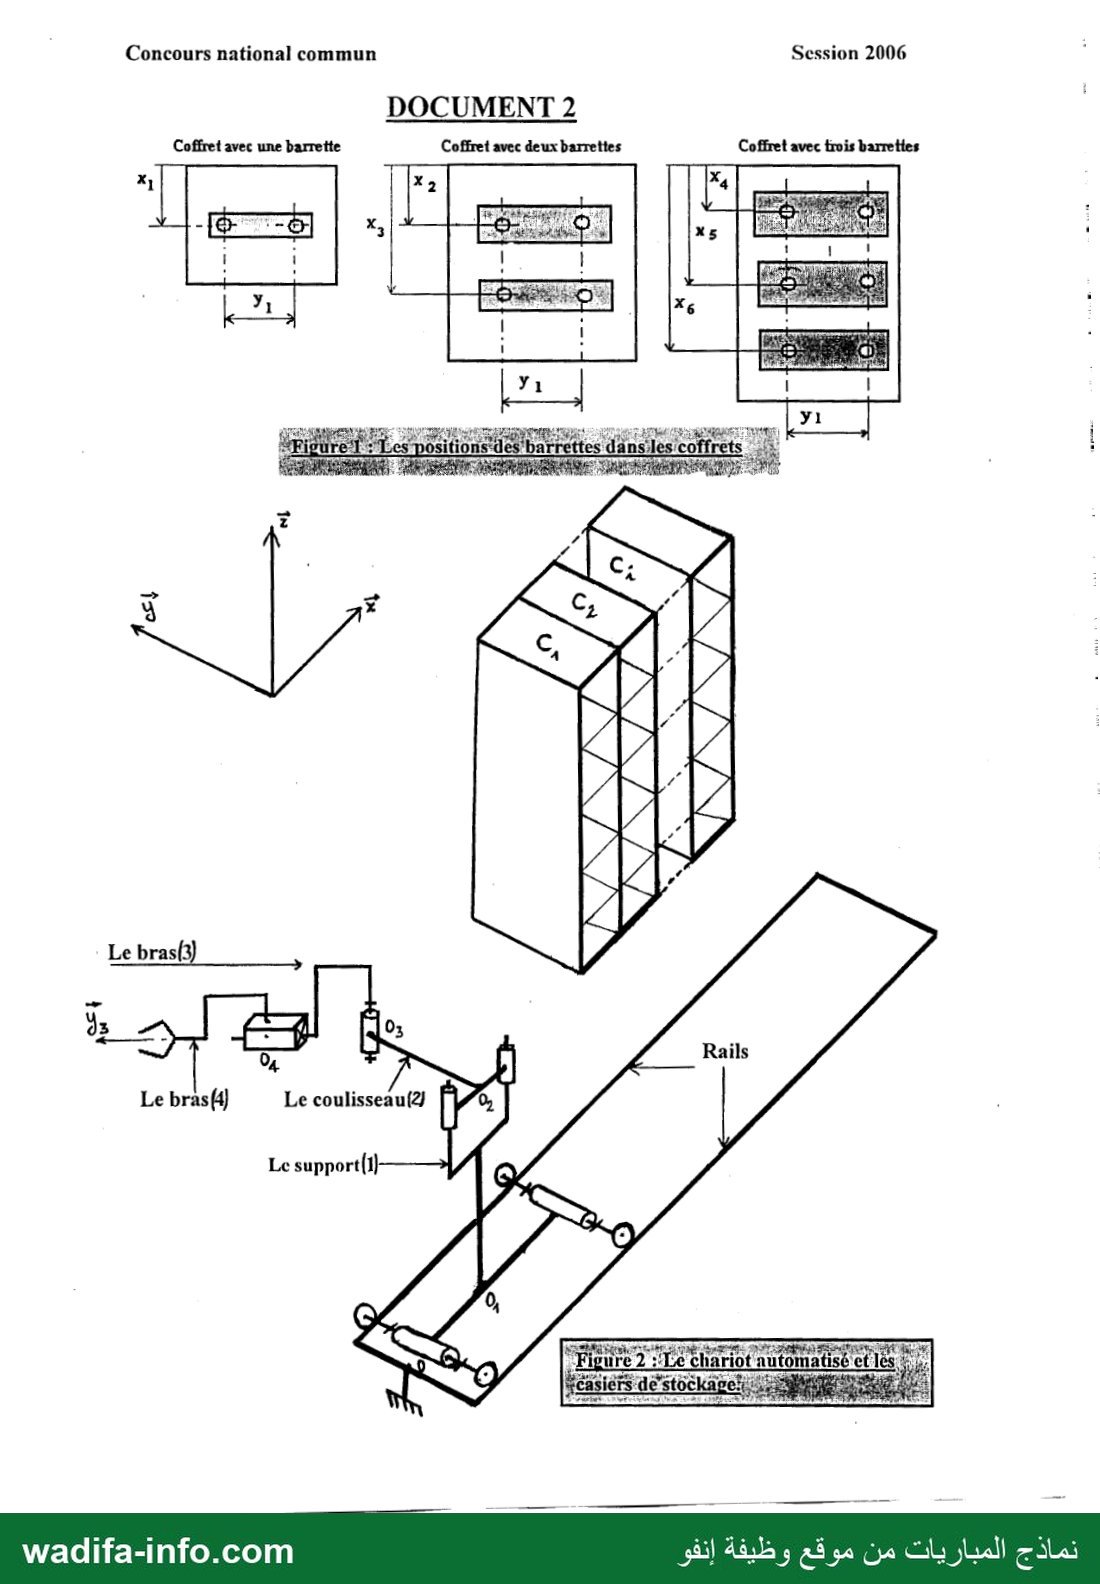
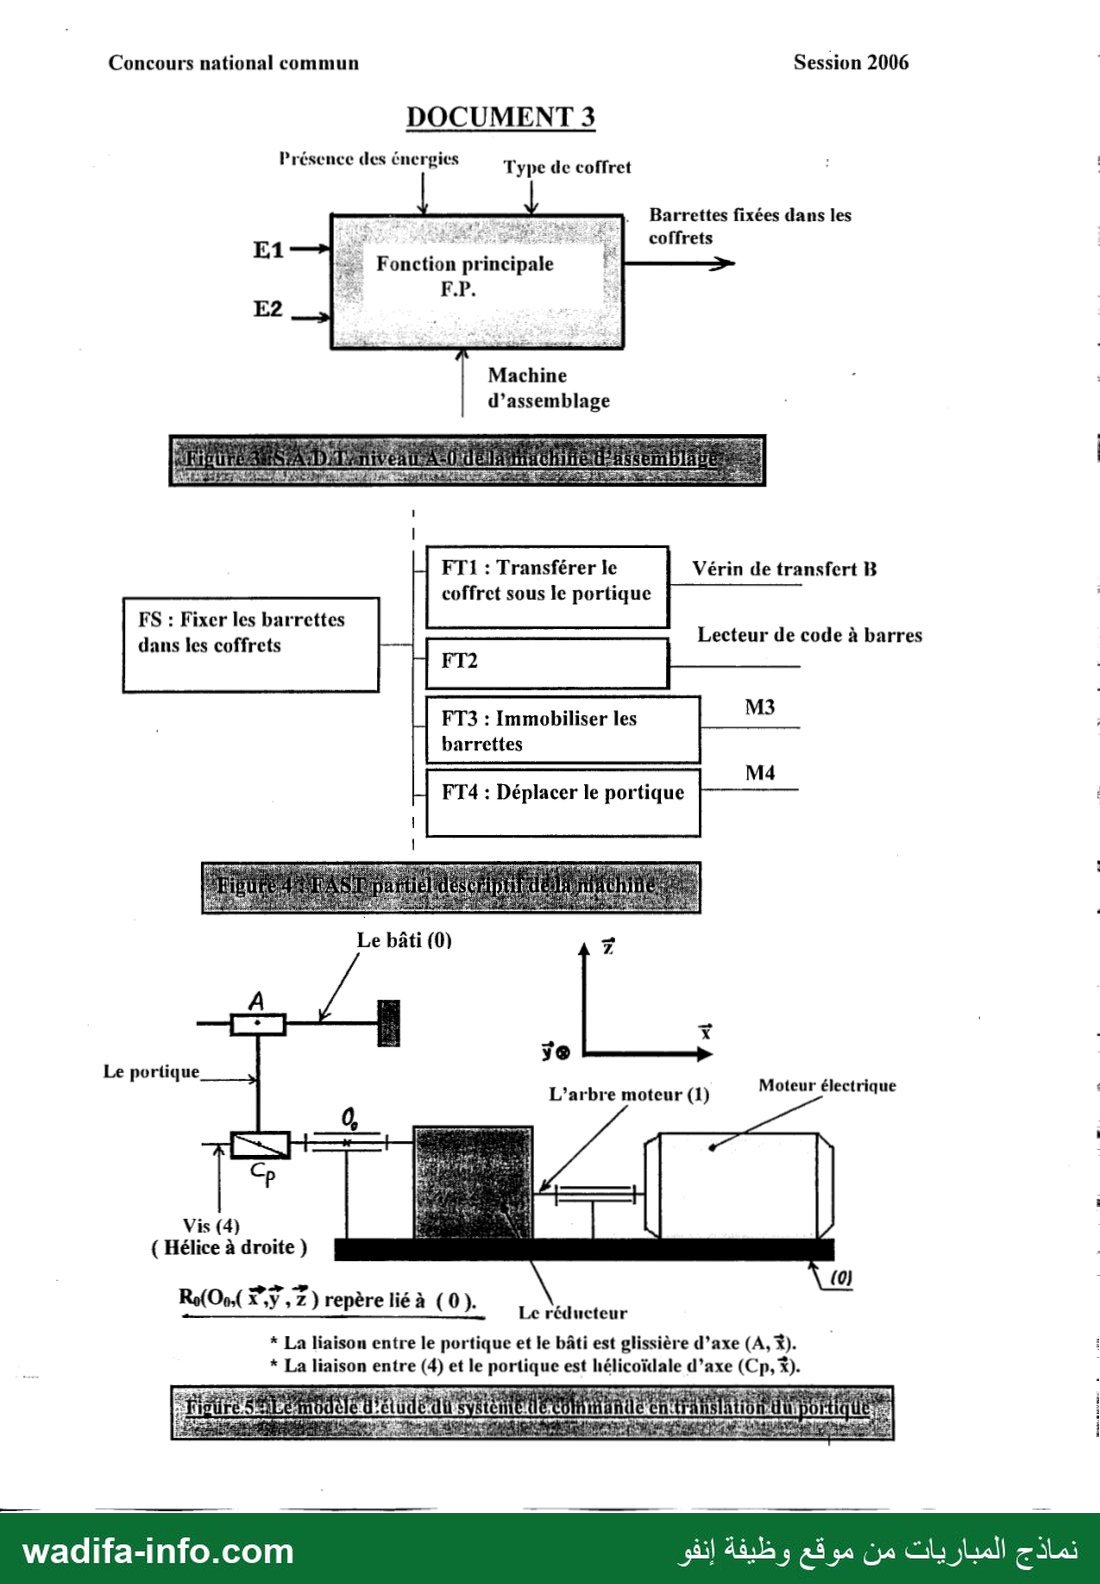
— صفحة 1 — امم ماس عتم عي عام يي جيم ع عي ع ع عي ع ع عي عد عي م في يه عي اي ع عي اي ع ب بي ابي عي يع ا ا ل اد ينيم عه ين تي لي يم ب لي ا ل يم لي بي ان ع عم ا تج يي بيه بي اي ابيا عي ابي اح بي بي ا يه بي ل ابي ابا يه ب ع مي بي ان تبح ع م ليح جيه يي بي اخ با ب ايه بي ابح بح ب ب بج mt a CONCOURS NATIONAL COMMUN D’ADMISSION AUX GRANDES ECOLES D’INGENIEURS MAROCAINES SESSION 2006 OPTION MP : ‘ Durée : 4 heures Instructions générales : Vous devez vérifier que les documents remis comprennent : * Un énoncé du sujet Pageslà 8 * Les documents annexes DOCUMENTS 1 à 6 * Trois documents réponses à rendre avec la copie DR1, DR2, DR3 Recommandations : - Il est demandé de rappeler, sur la copie, le numéro de la question avant de développer la réponse. - Le sujet est constitué de plusieurs parties indépendantes. ‘Aucun document sup Les calculatrices sont autorisées. En fin de l’épreuve, le candidat doit rendre : i - La copie de l’examen soigneusement paginée. - Les documents réponses DR1, DR2, DR3 Nota : Si un candidat est amené à repérer ce qui peut lui sembler une erreur ! d’énoncé, il le signalera sur sa copie et devra poursuivre sa composition en expliquant les raisons des initiatives qu’il a été amené à prendre. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 2 — Concours national commun Session 2006 1) Présentation générale : La machine représentée sur le document 1, est utilisée pour le montage des barrettes porte composants dans des coffrets répartiteurs utilisés pour les installations domestiques ou industrielles. Ces coffrets sont composés de plusieurs parties dont une boite d’encastrement dans laquelle seront vissées les barrettes. Le nombre de barrettes à placer dans chaque coffret dépend de la dimension et de l’utilisation de ce coffret. Les coffrets peuvent recevoir une, deux ou trois barrettes fixées avec deux ou quatre vis par barrette. Les trois schémas de la figurel du document 2 précisent les positions des barrettes dans les coffrets. ; Selon le type de pré- équipement demandé (choix de composants portés par les barrettes) la fixation peut être assurée par des couples de vis dont les positions sont situées comme suivant : Barrette avecdeux vis Barrette avec quatre vis Les coffrets permettent indifféremment le montage à l’aide de deux ou quatre vis et les barrettes possèdent tous les trous nécessaires. On constate donc que la fixation des barrettes dans les coffrets implique la maîtrise de six positions longitudinales (x1 à xs) du portique et de deux positions transversales (y1 et y2) des unités de vissage (l’unité de vissage est l’ensemble alimentation en vis + tournevis automatique). Les choix actuels du fabricant conduisent à la réalisation de six types de coffrets : Nombre de vis par 2 2 2 barrette ا قلس حا ZE La machine doit permettre le traitement en continu de coffrets différents. Les opérations suivantes ont été retenues : - mise en place,par un opérateur, des barrettes dans le coffret au poste de préparation - transfert du coffret depuis le poste de préparation vers la machine et après montage du coffret sur la table (T) de la machine,on lance le cycle. - identification du coffret par code à barres dés le début du montage (il arrive donc avec son étiquette codée sur le poste de préparation). - transfert du coffret sous le portique par le vérin B. - immobilisation des barrettes pendant le vissage par le vérin de serrage - déplacement du portique (axe numérique asservi en position) pour obtenir les différents xi. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 3 — Concours national commun Session 2006 - déplacement des unités de vissage permettant de satisfaire :@ positions yi. Une fois le montage des barrettes sur un coffret est terminé, on a son retour à la position de départ par le vérin B. Gestion et stockage des coffrets : Les coffrets assemblés sont empilés dans 30 casiers de stockage disposés comme le montre la figure 2 du document 2 - Chaque colonne Ci à cinq lignes est posée sur une palette. La gestion de stockage est faite par un chariot, automatisé, représenté par son schéma cinématique sur la figure 2. Cinq coffrets de même type sont stockés dans la même colonne Ci. En effet, l’information sur le type de coffret est envoyée par la partie - commande au chariot automatisé. Et ce dernier permet de gérer le stockage. Une fois une colonne Ci est pleine, un système d’évacuation des palettes l’envoie vers | un poste de déchargement et pose une autre colonne vide à sa place. La partie | commande permet la coordination des tâches réalisées par la machine et le chariot automatisé. 2) Etude fonctionnelle : | Dans cette partie nous allons faire l’analyse fonctionnelle de la machine, seule, représentée sur le document 1. QUESTION 1 : Le diagramme S.A.D.T. de niveau A-0 de la machine est représenté sur le document 3 (figure3). En se basant sur la présentation du système; identifier les entrées El et E2, et donner la fonction principale F.P. de la machine. ; QUESTION 2 : Le FAST descriptif partiel de la machine est représenté sur la figure 4 du document 3. En se basant sur la présentation et les données du document 1, donner la fonction technique FT2 et les moyens M3 et M4. 3) Etude mécanique : A) Etude de la machine d’assemblage du document 1 : ; Le positionnement longitudinal du portique est obtenu par l’intermédiaire d’une ; chaîne cinématique comportant (voir document 1) : ; - un moteur à courant continu - un réducteur de rapport de réduction k= = avec : ‘ Q(/0)= اه la vitesse de rotation de l’arbre moteur (1) par rapport au bâti (0). O(4/0)= 4 Ÿ la vitesse de rotation de la vis (4) par rapport au bâti (0). - un mécanisme de transformation de mouvement par système vis-écrou de pas p (la vis (4) est l’arbre de sortie du réducteur ct l’écrou est lié au portique). On considère le schéma, du modèle du système de commande en translation du portique, représenté sur la figure 5 document 3. Les performances spécifiées sont les suivantes : ; - Le déplacement (la course) du portique est de 300 mm maxi en 0,8 seconde. ل - 1 pas de la liaison hélicoïdale est p =20mm. 2 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 4 — Concours national commun Session 2006 - La vitesse maximale de rotation de l’arbre moteur est Ni= 4000tr/mn. › Etude cinématique : QUESTION 3: _ _ On suppose que la vitesse du point Cp du portique par rapport au bâti est V (CpE portique/ bâti ) = v X et que À(4/0)= 04%, Exprimer ( ٠ ( en fonction de @ , pet k. QUESTION 4 : On admet une loi limite de vitesse linéaire en triangle pour le portique. Vitesse v Vmax — Temps (t) T/2 T = Calculer la vitesse Vmax requise pour atteindre les performances visées. - À l’instant où v =Vmax, calculer la valeur du rapport k. QUESTION 5: Tracer sur la copic l’allure de la loi de position x=f(t) ct la loi de l’accélération du portique. QUESTION 6 : Le réducteur R placé entre la vis (4) et l’arbre moteur (1) est représenté sur la figure 6 du document 4. Etude du train épicycloïdal seul : — Trouver le rapport k1= Den fonction de Z1 ct Zo. 1/0 - Trouver la valeur de Z2 (nombre de dents du satellite (2)). - Déduire la valeur du rapport لد » Etude cinétique et dynamique : On considère le schéma du modèle du système de commande en translation du portique (voir figure 5 du document 3). On donne : - le repère lié au bâti est Ro supposé Galiléen. - la masse embarquée du portique M -la composante suivant Ÿ des actions s’opposant au déplacement du portique : -FX. - le moment d’inertie du moteur ramené sur son arbre est jm - le moment d’inertie du réducteur ramené sur l’axe de la vis est jr - le moment du couple exercé par le moteur est : Cm Ÿ On suppose que toutes les liaisons sont parfaites. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 5 — Concours national commun Session 2006 QUESTION 7 : En appliquant le théorème de l’énergie cinétique au système de commande de la figure5S (moteur + réducteur + portique), montrer que son comportement mécanique est 0 modélisé par l’équation : Je * ce = Cm-Cre Caractériser jeq et Cre en fonction de F, p, k, jm, jr et M. Cette équation est utilisée pour pré-déterminer le moteur. » Etude statique : eside:cette-pari fie seront:do 1 11 docur Unie en trép on ; On suppose que l’ensemble (vis + 00 exerce un effort an au von P sur le portique pour le déplacer. On considère la liaison non parfaite entre le portique et le bâti (il y a du jeu et du frottement entre les surfaces de contact). On se propose d’établir la condition de glissement du portique (le non coincement). Le modèle géométrique de l’étude est donné sur la figure (T) du document réponse DRI. On considère que le jeu est suffisant pour assimiler les surfaces de contact à des contacts ponctuels en M ct N. le coefficient de frottement en M et N entre le portique et le bâti est f= tge (voir l’angle représenté sur la figure (I) du DR1). Hypothèses : - Le système est plan. - L'étude sera faite à la limite du glissement 0 strict). - On néglige l’effet de la pesanteur sur le portique. QUESTION B: Sur le document 1141, tracer les droites d’action des actions mécaniques en M et N du bâti sur le portique. Justifier votre reponse. QUESTION 9 : Montrer graphiquement sur la figure (I) du DR], la position limite du point P (c’est-à-dire Liim ) pour avoir l’équilibre strict du portique. QUESTION 10 : Déterminer géométriquement Liim en fonction de « f » et des données géométriques. QUESTION 11 : Montrer qu’en fonction de la position de P, le portique reste en équilibre ou glisse. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 6 — Concours national commun Session 2006 B) Etude du chariot permettant de gérer le stockage : Le chariot automatisé, représenté par son schéma cinématique sur la figure 2, se déplace sur des rails suivant la direction X. La prise et la dépose du coffret sont faites par ! une pince montéc sur lc bras (4). Après la saisic du coffret par la pince, les pièces (coffret, pince ct le bras (4)) représentent une même classe d’équivalence. Le chariot est constitué des éléments suivants : ل - Le support (1) en translation, suivant و par rapport au bâti. - Le coulisscau (2) en translation, suivant Z, par rapport à (1). - Le bras (3) en liaison pivot d’axe (O3,7) avec (2). ‘ - Le bras (4) en liaison glissière de direction 01 avec (3). On considère le schéma cinématique paramétré de la figure (7) du document 4. Les repères suivants ont été retenus : - Le repère associé au bâti (0) est R (O, Ÿ, ÿ, Z) supposé Galiléen avec i 7 vecteur ascendant. = - Le repère Ru (On, Ÿ, ÿ, Z) est lié au solide (1) tel que : OO: =x (t).X° et &- constante. - Le repère R2 (O2, Ÿ, Ÿ, 7) lié à (2) tel que : O102=7 ()Z - Le repère R3 (O3, X3, ÿ3, Z) associé à (3) tels que : 0203-17 et (X, X3)=(ÿ, ÿ3) = 6 ,(La longueur «1 » est une constante) - Le repère R4 (O4, رت ÿ3, Z) lié à (4) tel que : 0304 = y 05 Trois actionneurs V12, M23 ct V34 de masses négligeables, sont placés respectivement au niveau des liaisons L12, 123 ct 134. (V12 et V34 sont des vérins ct M23 est un moteur) » Etude cinématique : QUESTION 12 : Dans cette partie nous allons étudier l’ouverture ct la fermeture de la pince du chariot automatisé. La figure (IX) document réponse DR2, représente le schéma cinématique de cette pince. Un moteur électrique non représenté, entraîne la vis (5) en rotation. Cette ; vis, par l'intermédiaire d’un système vis écrou, permet la translation de l’écrou (5). Le mouvement de )5( actionne l’ensemble des bicllettes articulées ct permet la fermeture ou كو مونم praphisuesie ' ا ا document réponse DR2à rendre ré document DR2! race remets Ca EP ES م 3 ا Pr p / avec larcopie'et lesicommentaires séront rédigés aussi, sur‘le On donne V (Ne 5/4)= 0.3m/s yet l’échelle : fem —045 m/s. Déterminer le centre instantané de rotation du mouvement de (6)/ (4). Déterminer graphiquement V (K€ 8/4). Quelle est la nature du mouvement de (8)/ (4) ? Déduire V (1 € 8/4). نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 7 — Concours national commun Session 2006 »› Etude de l’hyperstatisme : Dans cette partie on désire étudier la solution constructive retenue pour réaliser la liaison entre le support (1) et le coulisseau (2). Cette liaison est obtenue en associant deux liaisons comme l’indique la figure 8 du document 5. On suppose que ces liaisons sont parfaites. QUESTION 13 : Dresser le graphe des liaisons entre le coulisseau (2) et le support (1). Exprimer le torseur d’action mécanique associé à chacune des liaisons. QUESTION 14. : Par une étude statique, déterminer la liaison équivalente Leg, aux deux liaisons entre le support (1) et le coulisseau (2). QUESTION 15: Evaluer le degré d’hyperstaticité de cette association de liaisons. QUESTION 16 : Identifier les inconnues hyperstatiques de Leg et proposer une solution isostatique en ne modifiant que l’une des liaisons existantes. QUESTION 17: Donner un avantage et un inconvénient de la solution ›» ا ويد retenue par le constructeur. Pour la suite on considère la modélisation initiale de la figure (7) (les deux liaisons en parallèles). Etude d’inertie : Données d’inerties : -__ La masse du coulisseau (2) est m2 et son centre d’inertie est Gz tel que : 0:0: ÿ ÿ . Le solide (2) admet ( Oz , ÿ,, Z ) comme plan de symétrie matérielle. -Le bras (3 ) supposé homogène de centre d’inertie G; , est modélisé par une plaque (P ( , d’épaisseur négligée + un cylindre ( cy ) de rayon ‘ !+ع et de hauteur “h“ , comme l’indique le schéma de la figure ( 9 ) , document 5 . On donne : -m, : la masse du cylindre ( cy ). -mp : la masse de Ja plaque ( P) ٠ Les formes des matrices d'inertie de (Cy ) et de (P) sont données sur la figure (9 ) . -Le bras ( 4 ) de masse m4 admet ( O4 , ys , Z ) et ( O4, X3, ÿs) com me c plans de symétrie matérielle .Le centre d’inertie de ( 4 ) est tel que 046421373 Soit C, : le moment d'inertie de 4 par rapport à l’axe (G4,7). QUESTION 18 ا 1( On pose O3G3= a3 xt b3 + 0 2.1611 A3 » D3 y من en fonction de معت mp , Ct des données de la figure (9). 2) Donner les formes simplifiées des matrices d’inertie des solides 2 et 4 respectivement aux points 0: et ٠ 3) Matrice du solide ( 3 ) : a) … Donner les expressions ( sans calcul ) des moments d’inertie ( voir figure (9)) : Ap, مرق , Cp, Ac , Bc et Cc en fonction des données . b) Donner la matrice d'inertie du solide (3 ) dans le repère ( O3, 7 y; ,z و20 en fonction des données . نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 8 — Concours national commun Session 2006 › Etude Dynamique : Les trois actionneurs V12 ; M23 et V34 de masses négligeables exercent les actions | mécaniques suivantes : Rz F2 ول( 0 02 0 04 Le cahier des charges fonctionne! | impose F, et les lois de mouvement de M23 et 4 On suppose que toutes les liaisons sont parfaites . Objectifs : - Chercher une équation de mouvement - Dimensionner les actionneurs 1123 et V34. : ْ QUESTION 19: Montrer que le repère R, est encore galiléen . QUESTION 20 : Tracer le schéma d’analyse du système ( 1+2+3+4+ les actionneurs ) : ( le graphe des actions mécaniques ) . QUESTION 21 : Donner les systèmes à isoler , les théorèmes à utiliser, puis écrire les équations qui permettront de déterminer : -le couple C2. -L’effort F,. : -L’équation de mouvement . Il est demandé de : -ne pas développer les calculs des termes cinétique intervenants dans ces équations) . -de développer les calculs des termes des actions mécaniques. QUESTION 22 : Pour le couple مين développer le calcul du terme cinétique et en déduire l’expression de ce couple en fonction des données . 4) Etude automatique : 4-1 ) Etude combinatoire : L’opération de lecture de l’étiquette à code à barres pendant la phase de transfert du ! coffret , utilise le code › 39 ›. Il s’agit d’un code dont la description est fournie sur le document (6 ). QUESTION 23 : a) Le code inscrit sur une étiquette d’un coffret est représenté ci — dessous : Sachant que , les trois caractères à gauche indiquent le type du coffret et que le quatrième représente le caractère de contrôle , en déduire le type de ce coffret . b) Vérifier l’exactitude du caractère de contrôle . c) Donner le nombre de barrettes et de vis à fixer sur le coffret ayant cette : إَ étiquette. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 9 — Concours national commun Session 2006 4-2) Etude de l’asservissement de position de l’unité de vissage : Les systèmes de commande en translation des unités de vissage utilisésdans cette machine sont asservis en position .On considère l’unité V1 commandée par le vérin الا . Ce vérin est à double effet et symétrique ( voir figure 10 du document (6 ) ) Le vérin à mesure de position intégrée est piloté par une servovalve . Il assure le déplacement suivant la direction ÿ de l’unité V1 de masse totale M .Le déplacement est noté y(t) . La modélisation générale du comportement de l’ensemble est décrite par le système d’équations suivants : -Equation de débit dans le vérin : g(t)=s—— (1) "28 dt q(t) : débit délivré par la servovaive . y(t) : déplacement € l’ensemble mobile. p1(t) et p2(t) : pression dans le vérin . V : volume utile du vérin . ; 5 : section utile du vérin . B : le module de compressibilité de l’huile . -Equation de la servovalve : q(t) = k. i(t). (2) i(t) : courant de commande de la servovalve. k : Constante . -Equation mécanique: M Su ) = s(pl(t)- p2(1))- 1 2e ) — R(1).(3) M : masse de l’ensemble mobile . f : coefficient de frottement visqueux . R(t) : la résultante des forces s’opposant au mouvement . QUESTION 24 : On considère que les conditions initiales sont nulles . Donner les transformées de Laplace les équations 1 ,2 et 3 Les variables deviennent majuscules après la transformée de Laplace . QUESTION 25 : Compléter le schéma fonctionnel représenté sur la figure 11 du document réponse 011. Pour la suite on considère _R( P erturbation nulle. QUESTION 26 : Déterminer la fonction de transfert du vérin : G(p) = en et l’écrire sous la forme 7 canonique : G(p) = EE ; exprimer A, z , et @, en fonction des données. La commande en boucle fermée A vérin est représentée par le schéma fonctionnel de la figure 12, document 5. La fonction de transfert du correcteur proportionnel est C(p)=Kc On supposera pour la suite que le retour est unitaire : K,=1 (l’unité). QUESTION 27 : a) Donner la fonction de transfert en boucle ouverte de l’asservissement .Préciser son ordre et sa classe. b) Exprimer en fonction des données : -l’erreur statique ( l’entrée étant l’échelon unitaire). - l’erreur de traînage ( l’entrée étant une rampe unitaire) . c) On admet que A.K=12 et ; z=0,25 et وه = 100rd/s .Calculer la valeur de K, pour avoir en boucle fermée un système juste instable . d) On choisit : Kc =1 . Tracer sur le document réponse DR3 , Les diagrammes asymptotiques de Bode ainsi que l’allure des diagrammes de Bode de la fonction de transfert en boucle ouverte. e) Dans la bande de fréquences : ] 0 rad/s 20 rad/s ] , on admet que la courbe de gain est assimilable à son asymptote . Calculer alors les marges de stabilité du système en boucle fermée , puis indiquer ces marges sur le tracé précédent. f) Donner la nouvelle valeur de Kc qui permet d’avoir une marge de gain de 6db. 8 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 10 — وجوج ›وجووجب يج وبرج جر Portique B : Vérin de transfert des coffrets L : Lecteur de code à barres M : Moteur électrique à | courant continu R : Réducteur S : Vérin de serrage des barrettes T : Table support des coffrets ,Ç : V 1 1 7 ; Unités de vissage 5 : 011 Y1, Y2 : Vérins de déplacement suivant Ÿ des unités de vissage session 2006 coffret Barrette Schéma simplifié de la machine d'assemblage Concours national commun نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 11 — Concours national commun Session 2006 DOCUMENT 2 Coffret avec une barrette Coffret avec deux barrettes Coffret avec trois barrettes 1 0 î NÈVAN Le bras(3 EE Ste TN gs (automatisé Hacie tisé et ‘Figure 2 :‘Le chariot nutom Neasiers destockage! نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 12 — Concours national commun Session 2006 DOCUMENT 3 écence “meroie 7 Présence des énergies Type de coffret Barrettes fixées dans les coffrets E1 ee Fonction principale E2 Machine d’assemblage 8 111 : Transférer le coffret sous le portique Vérin de transfert B FS : Fixer les barrettes dans les:coffrets Lecteur de code à barres FT3 : Immobiliser les barrettes 4 Ÿ Le portique L'arbre moteur (1) Moteur électrique ‘ Vis (4) ( Hélice à droite ) 0 Sy جاجع ب Ro(O0.( X,Y , Z ) repère lié à (0). Le néduéteur * La liaison entre le portique et le bâti est glissière d’axe (A, Ÿ). * La liaison entre (4) et le portique est hélicoïdale d’axe (Cp, X). نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 13 — Concours national commun Session 2006 DOCUMENT 4 La couronne fixe (0) Le satellite (2) - Le nombre de dents de la couronne (0) est Z0= 48 - Le nombre de dents de la roue liée à (1) est Z1=18 - Le nombre de dents du satellite (2) est Z2 - Le nombre de dents de la roue liée à (3) est Z3= 35 - Le nombre de dents de la roue liée à (4) est Z4= 17 La vis (4) L’arbre moteur (1) moteur éléctrique Bâti (0) نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 14 — Concours national commun Session 2006 ١ DOCUMENT 5 Le coulisseau (2) u : une constante - Le centre d’inertie du cylindre (cy) est O3. - Le centre d’inertic de (P ) est Gp, - La matrice d’inertie de (P ) en Gp est TG, P) نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 15 — Concours national commun Session 2006 DOCUMENT 6 LE CODE «39» : Ce code à barres permet de coder des valeurs alphanumériques. Il est utilisé dans plusieurs industries .Dans ce code : - Chaque barre peut être soit large (valeur 1) soit étroite (valeur 0). - Chaque intervalle entre deux barres peut être aussi soit large (valeur 1) soit étroit (valeur 0(٠ Chaque caractère (voir tableau ci-dessous) est codé à l’aide de cinq barres et quatre intervalles : parmi ces neufs éléments il y en a trois larges (d’où l’appellation 39) et six étroits. Un espace sépare le codage des caractères de chaque adresse ou message à coder. La valeur de contrôle K de chaque caractère est donnée dans le tableau. Le caractère de contrôle dé chaque adresse ou message est égal à la somme modulo 43 des valeurs de contrôle des caractères qui composent ce message. | 1 1000/0100 - 1 | 2 0100 01100 60 EN EN ان 0001 23| Esp | 01010 |1000 | 55 0001 | 23 |0_|00110 |0100 0 |© _ |1000 [0001 24| 5 00000 الا افا اس SEE EE 0 [1101 | | 01001 | 0010 |11/Q [00011 0001 26| + | 11000 0010 |12|R - 10010 |0001 __|27 - سج ES 01010 |0001 | 28| لا ل سس © |00101|0010 )13|5 | Figure 10 : Vérin hydraulique commandant la translation نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 16 — Concours national commun Session 2006 DOCUMENT DRI1 Sens du glissement du portique Question 8 : نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 17 — Concours national commun Session 2006 Document réponse DR2 6 03 4 40 ا ابلا us p3 0 7 لمح 4 40 4 0 Figure (II) 2 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 18 — Concours national commun Session 2006 Document réponse DR3 tn 5 — Phase en degrés Fin du document réponse. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce sujet est l'épreuve de Sciences Industrielles du Concours National Commun (CNC) 2006, option MP, pour l'admission aux grandes écoles d'ingénieurs marocaines. Durée : 4 heures, calculatrice autorisée, avec trois documents réponses (DR1, DR2, DR3). C'est un problème en plusieurs parties indépendantes sur une machine d'assemblage de barrettes dans des coffrets répartiteurs et son chariot de stockage. Il couvre l'analyse fonctionnelle (SADT, FAST), la cinématique et la dynamique de l'axe vis-écrou, le train épicycloïdal, le frottement et l'arc-boutement, le CIR sur une pince, l'hyperstatisme, les matrices d'inertie, la dynamique d'un bras, le code-barres « 39 » et un asservissement hydraulique (Bode, marges). Voici une correction méthodologique proposée.
💡 Avant de commencer : le sujet est long et ses parties sont indépendantes. Traitez d'abord les questions à résultat numérique rapide (Q4, Q6, Q23, Q27). Réservez les tracés sur DR1 et DR2 pour un moment où vous avez le temps de mesurer proprement. Pour chaque tracé, écrivez aussi la justification en une phrase : c'est elle qui est notée si le dessin est imprécis.
2) Étude fonctionnelle
Question 1 : SADT A-0
- E1 : coffrets (boîtes d'encastrement) non équipés ; E2 : barrettes porte-composants (et vis de fixation). Données de contrôle : présence des énergies, type de coffret. Support : machine d'assemblage.
- Fonction principale : fixer (visser) les barrettes dans les coffrets, c'est-à-dire assembler les barrettes aux coffrets.
Question 2 : FAST
- FT2 : identifier le type de coffret (lire l'étiquette codée), réalisée par le lecteur de code à barres L.
- M3 : vérin de serrage S (immobiliser les barrettes).
- M4 : moteur à courant continu M + réducteur R + vis à billes (4) et écrou lié au portique (déplacer le portique).
3-A) Machine d'assemblage : axe du portique
Question 3 : vitesse du portique
Dans la liaison hélicoïdale, la translation vaut p/(2π) fois la rotation relative. Le portique ne tourne pas et Cp est sur l'axe, donc |v| = p.|ω4|/(2π) avec ω4 = ω1/k :
v = −p.ω1/(2π.k) pour une hélice à droite (le signe dépend du sens de rotation ; en valeur absolue v = p.ω1/(2π.k)).
Question 4 : loi en triangle
- La course est l'aire du triangle : 0,3 = Vmax.T/2 avec T = 0,8 s, donc Vmax = 0,75 m/s.
- À Vmax, la vis tourne à N4 = Vmax/p = 0,75/0,020 = 37,5 tr/s = 2250 tr/min. Le moteur est à N1 = 4000 tr/min, d'où k = 4000/2250 ≈ 1,78 (= 16/9).
Question 5 : allures
- Accélération : créneau, +1,875 m/s2 (0,75/0,4) de 0 à 0,4 s, puis −1,875 m/s2 de 0,4 à 0,8 s.
- Position x(t) : arc de parabole convexe de 0 à 0,15 m entre 0 et 0,4 s (point d'inflexion à t = T/2), puis arc concave de 0,15 à 0,30 m avec tangente horizontale à t = 0,8 s.
Question 6 : réducteur
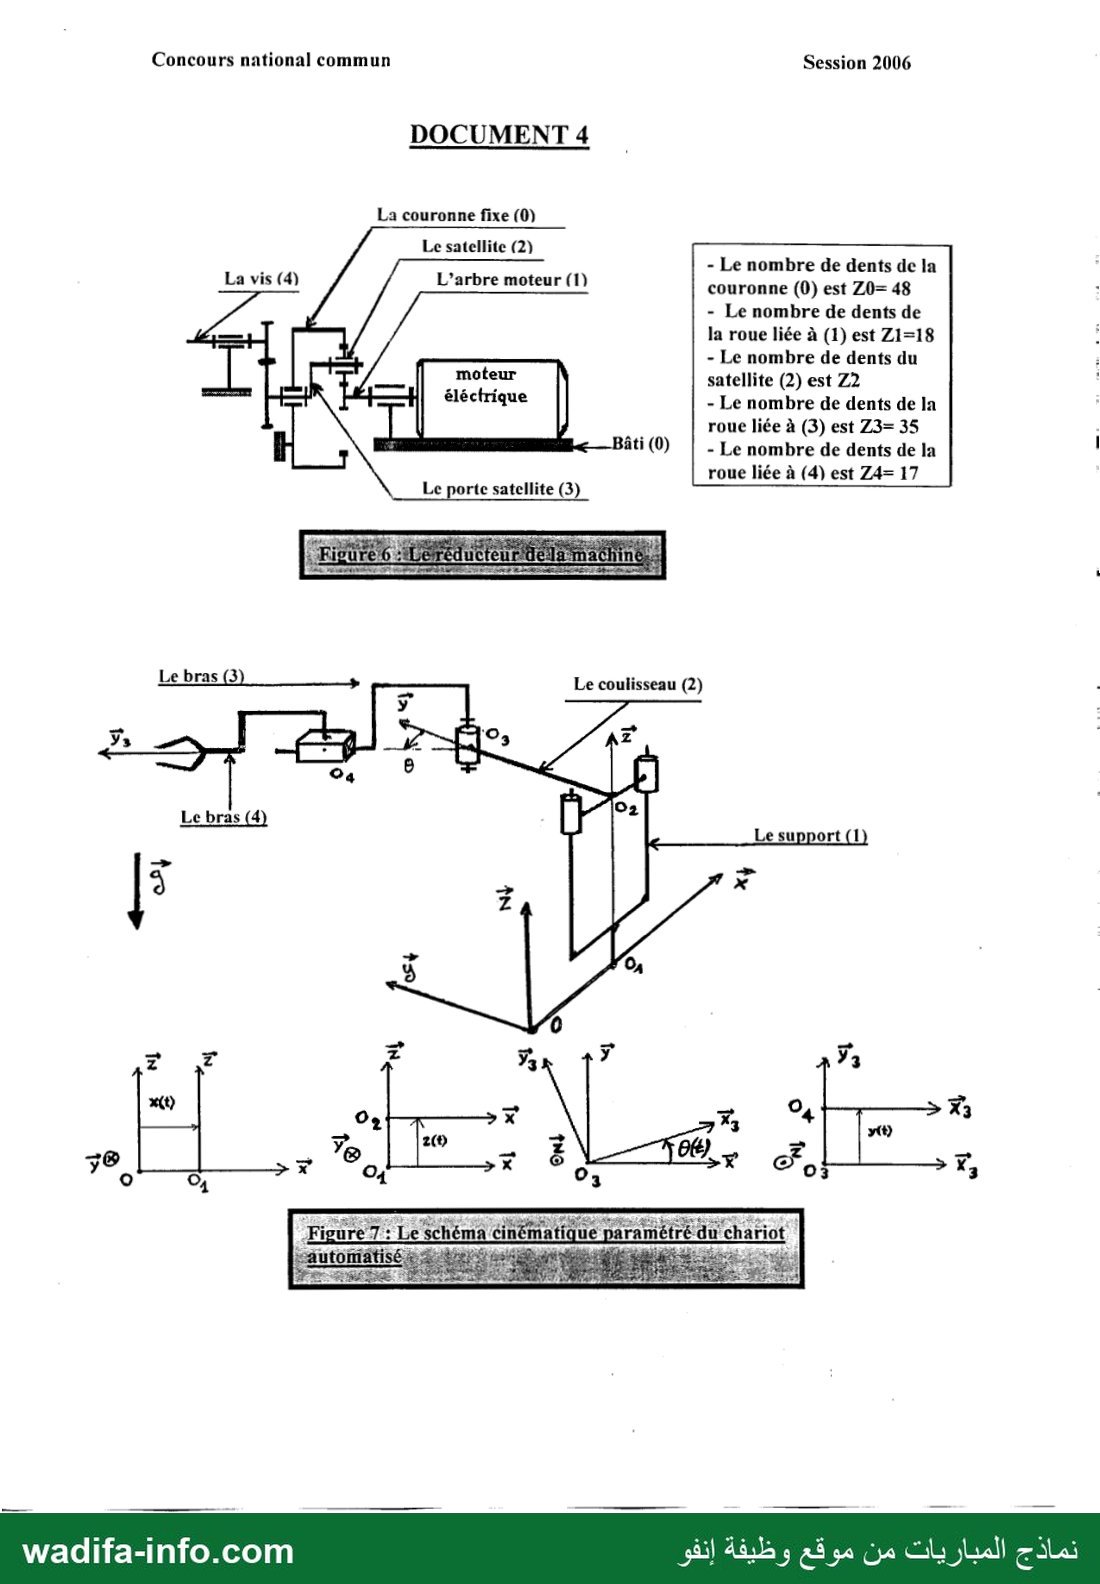
- Formule de Willis (couronne 0 fixe, planétaire 1, porte-satellite 3) : (ω1 − ω3)/(ω0 − ω3) = −Z0/Z1. Avec ω0 = 0 : k1 = ω1/0/ω3/0 = 1 + Z0/Z1 = (Z0 + Z1)/Z1 = 66/18 ≈ 3,67.
- Coaxialité (même module) : Z0 = Z1 + 2Z2, d'où Z2 = (48 − 18)/2 = 15 dents.
- Engrenage extérieur 3 → 4 : ω4/ω3 = −Z3/Z4 = −35/17. Donc k = ω1/ω4 = −(66/18).(17/35) ≈ −1,78. En valeur absolue, on retrouve le rapport demandé en Q4 : le réducteur convient.
Question 7 : théorème de l'énergie cinétique
Ec = ½ jmω12 + ½ jrω42 + ½ M.v2, avec ω4 = ω1/k et |v| = p.ω1/(2πk).
Puissances extérieures : Cm.ω1 − F.|v| (liaisons parfaites, donc pas de puissance intérieure dissipée). dEc/dt = P donne :
jeq = jm + jr/k2 + M.p2/(4π2k2) et Cre = F.p/(2π.k).
Questions 8 à 11 : non-coincement du portique (DR1)
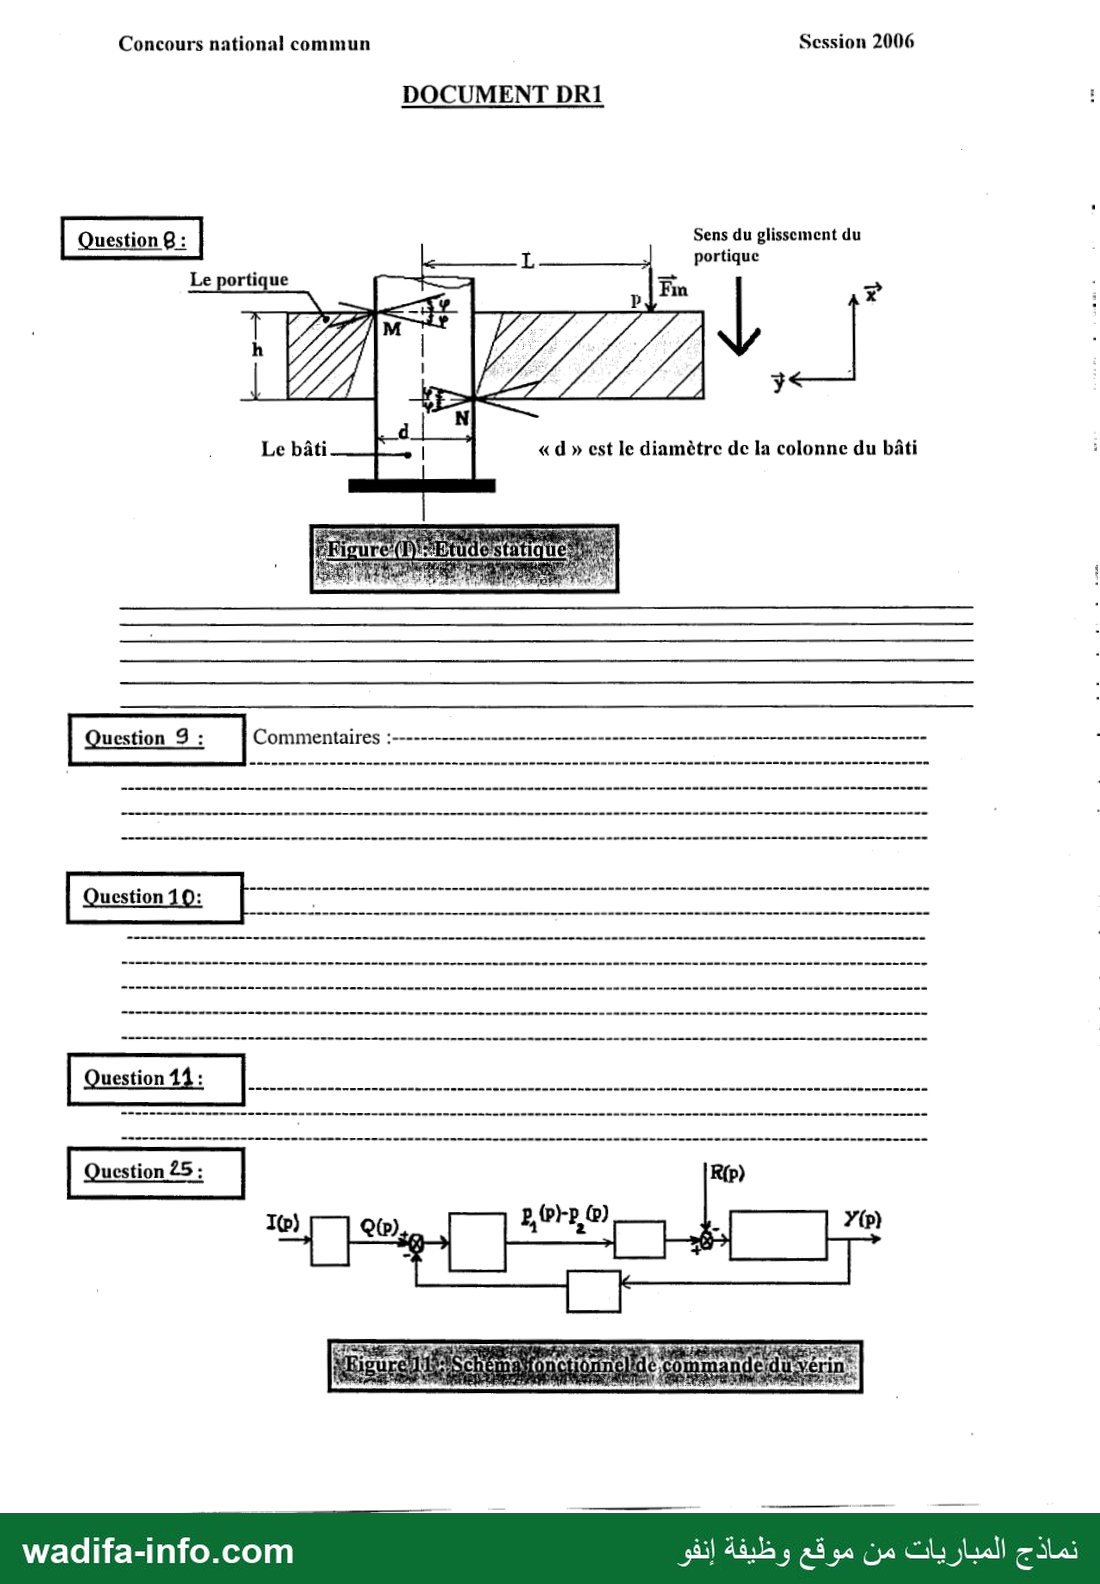
- Q8 : sous l'effet de Fm (appliquée en P, à droite), le portique bascule et touche la colonne en M (en haut, côté gauche) et en N (en bas, côté droit). À la limite du glissement, chaque action du bâti est portée par une génératrice du cône de frottement : elle est inclinée de φ par rapport à la normale, du côté qui s'oppose au glissement. Le portique glisse vers le bas, donc la composante tangentielle est dirigée vers le haut. En M, l'action pousse vers l'extérieur de la colonne et vers le haut ; en N, de même, vers l'autre côté.
- Q9 : le portique est soumis à trois forces (Fm, RM, RN). À l'équilibre strict, elles sont concourantes. On trace les deux droites limites issues de M et de N ; leur intersection I fixe la verticale de Fm limite. La distance de I à l'axe de la colonne est Llim.
- Q10 : axe horizontal u compté depuis l'axe de la colonne (vers P) et axe vertical w (N à w = 0, M à w = h). La droite issue de M s'écrit w = h − f.(u + d/2) ; celle issue de N s'écrit w = f.(u − d/2). L'intersection donne h = 2f.u, soit Llim = h/(2f). Ce résultat est indépendant du diamètre d.
- Q11 : si L < h/(2f), la droite d'action de Fm passe hors de la zone commune aux deux cônes. Aucun équilibre n'est possible : le portique glisse. Si L ≥ h/(2f), un équilibre est possible quelle que soit l'intensité de Fm : c'est l'arc-boutement (coincement). Pour éviter le coincement, il faut donc une longueur de guidage h > 2f.L.
3-B) Chariot de stockage
Question 12 : pince (DR2)
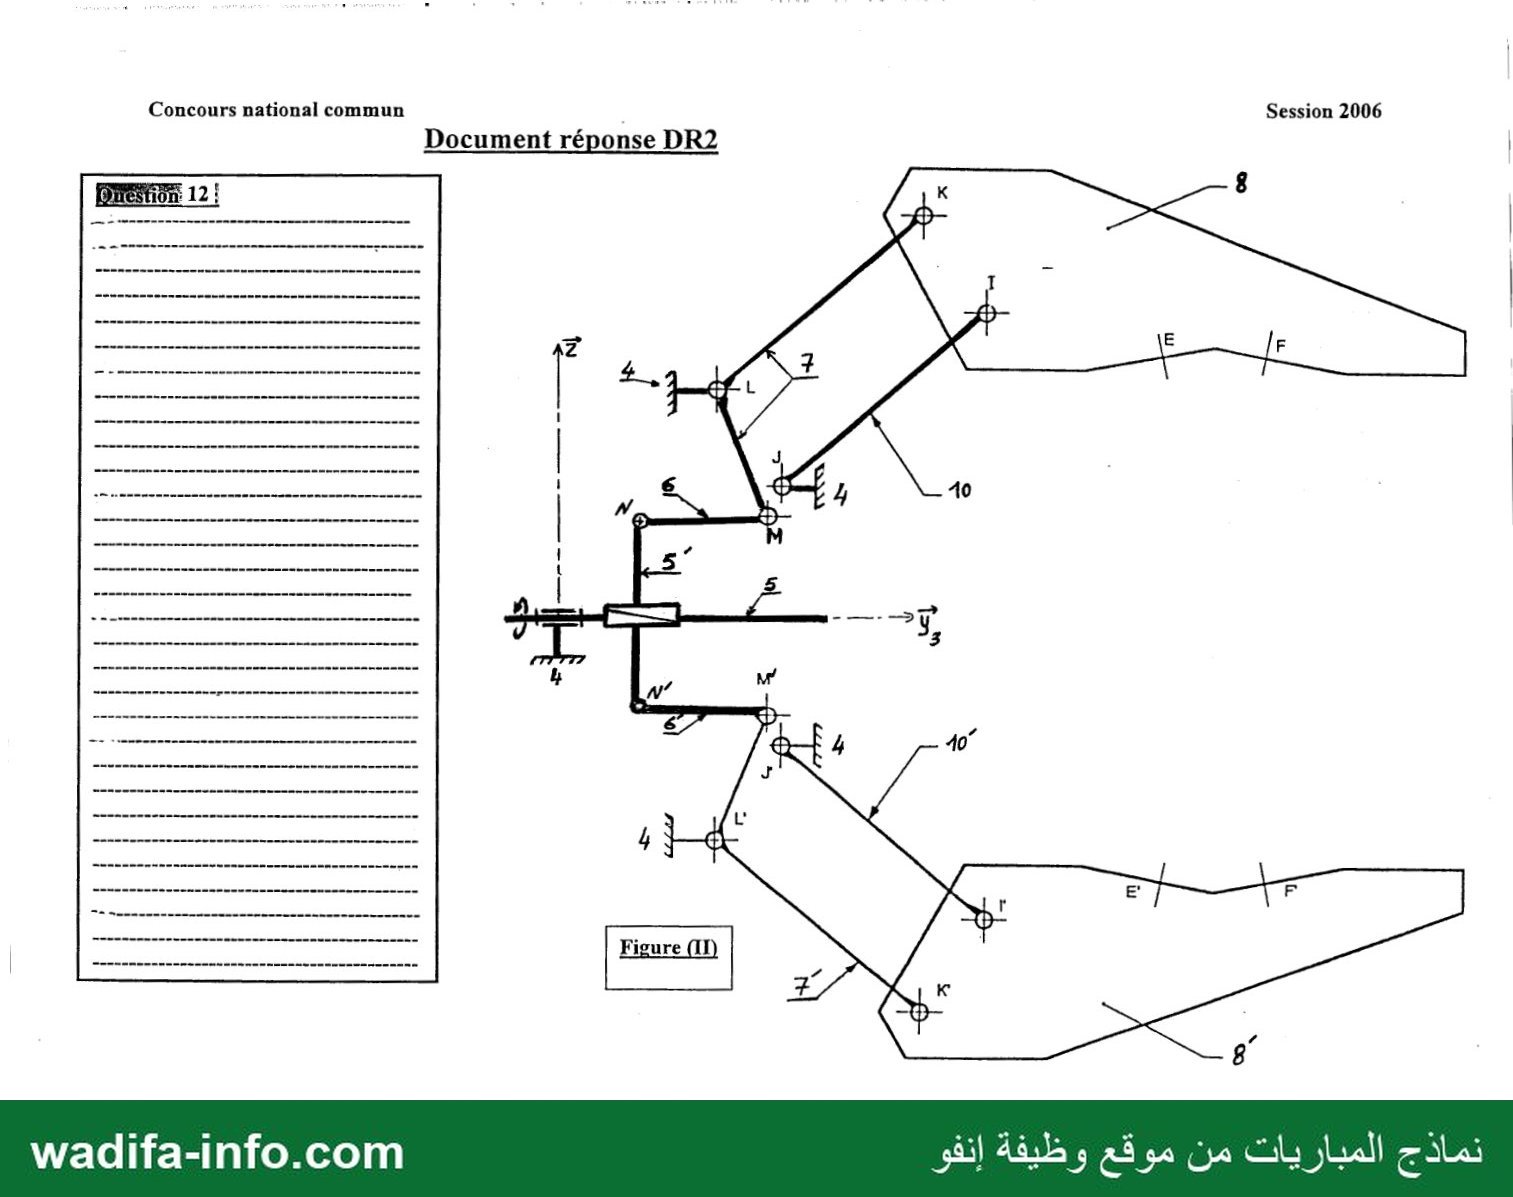
- CIR de 6/4 : N appartient à 5', qui est en translation selon y3, donc V(N,6/4) est portée par y3 et I6/4 est sur la perpendiculaire à y3 passant par N. M appartient aussi à 7, en rotation autour de L, donc V(M,6/4) est perpendiculaire à LM et I6/4 est sur la droite (LM). I6/4 = intersection de (LM) et de la perpendiculaire à y3 en N ; il se trouve au-dessus de N.
- V(K∈8/4) : V(N) = 0,3 m/s, soit une flèche de 2 cm à l'échelle 1 cm ↔ 0,15 m/s. On obtient V(M) = V(N).I6M/I6N (équiprojectivité ou triangle des vitesses), perpendiculaire à I6M. Puis V(K∈8/4) = V(K∈7/4) = V(M).LK/LM, perpendiculaire à LK (7 tourne autour de L). Des mesures approximatives sur le scan donnent V(M) ≈ 0,32 m/s et V(K) ≈ 0,6 m/s. Ces valeurs sont à confirmer par un tracé à l'échelle sur le DR2.
- Nature de 8/4 : les segments LK (sur 7) et JI (sur 10) sont parallèles et de même longueur, et LJ = KI. LJIK est un parallélogramme, donc 8 est en translation circulaire par rapport à 4. D'où V(I∈8/4) = V(K∈8/4) (même vecteur). Les mors restent parallèles à eux-mêmes pendant l'ouverture et la fermeture, ce qui est l'intérêt du mécanisme.
Question 13 : graphe et torseurs (figure 8)
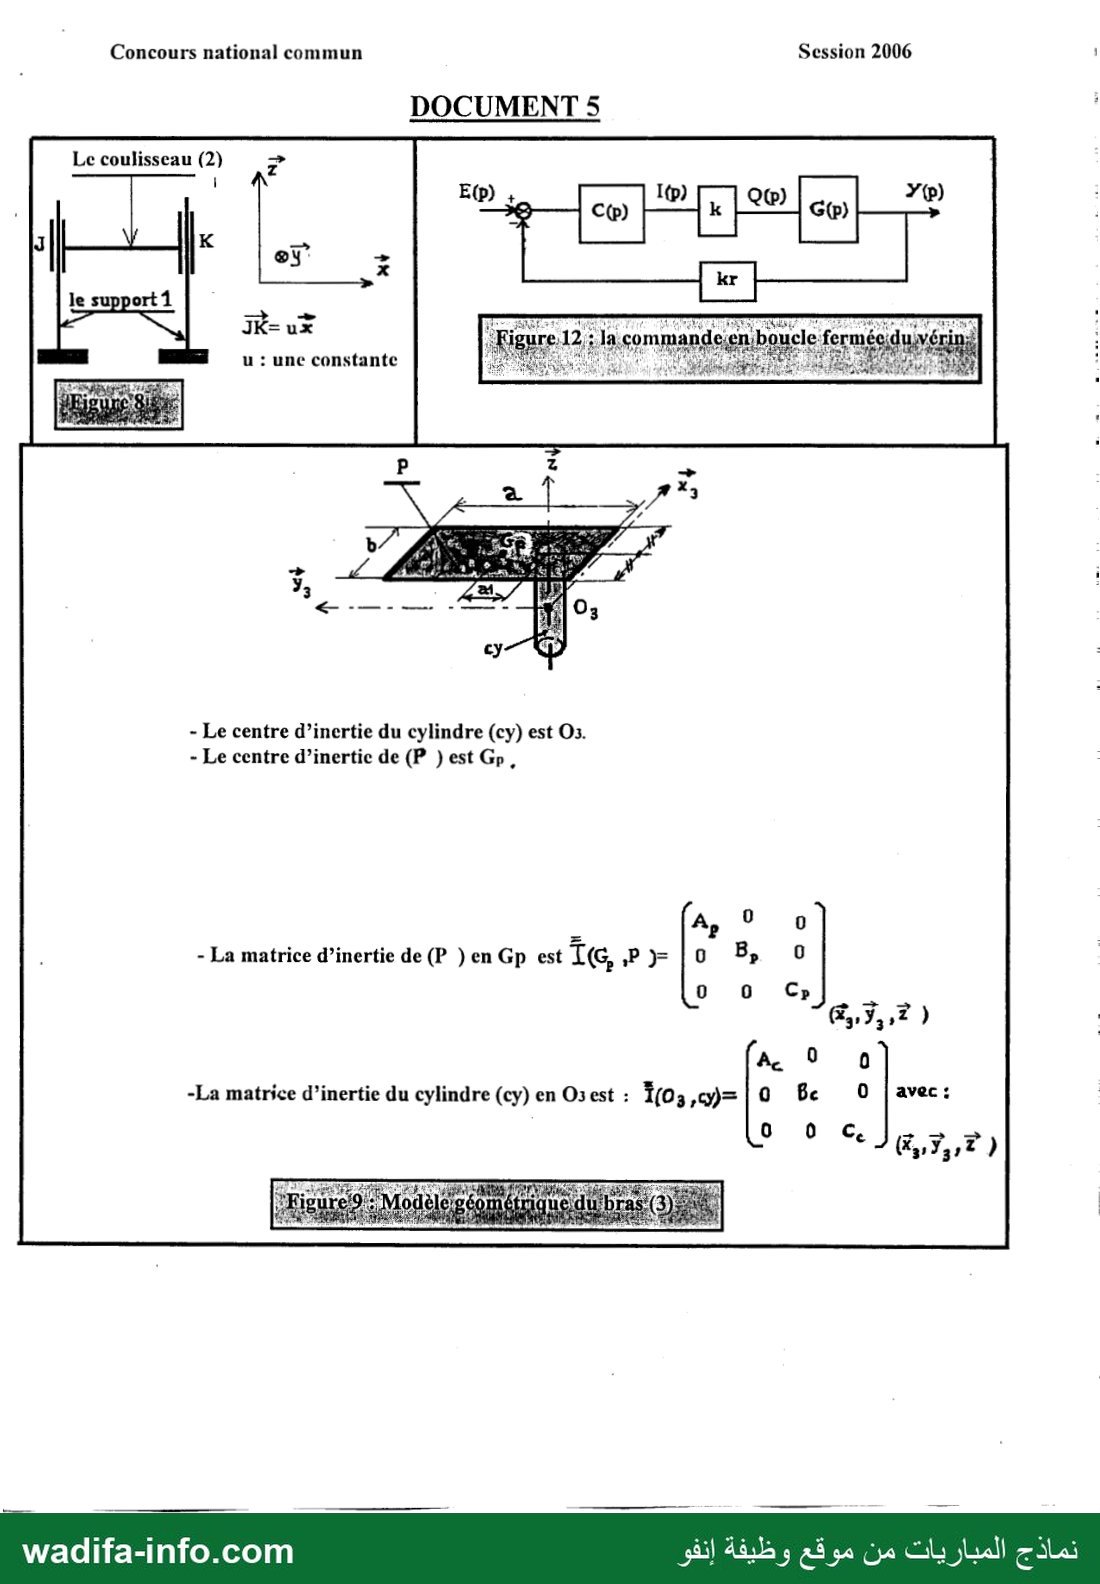
Le coulisseau 2 est guidé sur le support 1 par deux colonnes d'axes parallèles à z, en J et en K (JK = u x). Graphe : 1 — LJ : pivot glissant d'axe (J, z) — 2 et 1 — LK : pivot glissant d'axe (K, z) — 2.
Torseurs dans (x, y, z) : {1→2}J = {XJ, YJ, 0 ; LJ, MJ, 0}J et {1→2}K = {XK, YK, 0 ; LK, MK, 0}K.
Question 14 : liaison équivalente
On transporte le torseur de K en J : JK ∧ RK = u.x ∧ (XKx + YKy) = u.YK z. Le torseur équivalent en J vaut {XJ + XK, YJ + YK, 0 ; LJ + LK, MJ + MK, u.YK}. Seule la composante de résultante selon z est nulle : Leq = glissière de direction z.
Question 15 : degré d'hyperstatisme
Il y a Ns = 4 + 4 = 8 inconnues statiques et 5 équations utiles (glissière : mobilité m = 1). h = 8 − 5 = 3. Vérification cinématique : 6 − (4 − 1) = 3.
Question 16 : inconnues hyperstatiques et solution isostatique
On peut déterminer YJ et YK séparément (YK grâce au moment u.YK), mais seulement les sommes XJ + XK, LJ + LK et MJ + MK. Inconnues hyperstatiques : par exemple XK, LK, MK.
Solution isostatique : garder le pivot glissant en J et remplacer le pivot glissant en K par une liaison ponctuelle (sphère-plan) de normale (K, y), qui ne transmet que YK. On obtient alors 5 inconnues pour 5 équations, h = 0, et la rotation autour de z reste bloquée.
Question 17 : solution hyperstatique du constructeur
Avantage : guidage plus rigide et plus précis, efforts répartis sur deux colonnes. Inconvénient : il faut garantir le parallélisme des deux axes (tolérances serrées, usinage et réglage coûteux), sinon apparaissent des contraintes de montage et un risque de coincement.
Question 18 : inertie
- 1) Centre d'inertie de 3. Sur la figure 9, la plaque (a selon y3, b selon x3) repose sur le cylindre, qui est centré à mi-largeur b/2. Son centre Gp est décalé de a1 selon y3 par rapport à l'axe du cylindre, à la hauteur h/2 au-dessus de O3. Donc O3Gp = a1 y3 + (h/2) z et m3.O3G3 = mp.O3Gp :
a3 = 0 ; b3 = mp.a1/(mc + mp) ; c3 = mp.h/[2(mc + mp)]. (Cette lecture de la cote a1 vient de la figure, qui est peu nette.) - 2) Formes des matrices. Solide 2, plan de symétrie (O2, y, z) : E = F = 0, donc I(O2, 2) = [A2, 0, 0 ; 0, B2, −D2 ; 0, −D2, C2] dans (x, y, z). Solide 4, deux plans de symétrie (normales x3 et z) : matrice diagonale [A4, B4, C4'] en O4 dans (x3, y3, z), avec C4' = C4 + m4L2 (Huygens, puisque O4G4 = L y3).
- 3a) Moments de la plaque (épaisseur nulle) : Ap = mpa2/12 (autour de x3), Bp = mpb2/12, Cp = mp(a2 + b2)/12. Moments du cylindre : Ac = Bc = mc(r2/4 + h2/12), Cc = mcr2/2.
- 3b) Matrice de 3 en O3 (Huygens pour la plaque avec O3Gp = (0, a1, h/2)) :
A3 = Ac + Ap + mp(a12 + h2/4) ; B3 = Bc + Bp + mph2/4 ; C3 = Cc + Cp + mpa12 ;
seul produit non nul : D3 = mp.a1.h/2 (terme −D3 en position (y3, z)), E3 = F3 = 0.
I(O3, 3) = [A3, 0, 0 ; 0, B3, −D3 ; 0, −D3, C3] dans (x3, y3, z).
Question 19 : R1 galiléen
R1 est en translation par rapport à R0 (galiléen), avec dx/dt constante : c'est un mouvement de translation rectiligne uniforme, donc R1 est galiléen.
Question 20 : graphe des actions
Solides 1, 2, 3, 4. Liaisons : 1–2 glissière z + vérin V12 (F1 z) ; 2–3 pivot (O3, z) + moteur M23 (C23 z) ; 3–4 glissière y3 + vérin V34 (F2 y3) ; 0–1 glissière x. Actions extérieures : pesanteur −mig z sur 2, 3 et 4.
Question 21 : stratégie d'isolement
- C23 : isoler {3 + 4}, théorème du moment dynamique en O3 projeté sur z (axe du pivot). Le poids, vertical, n'a pas de moment selon z : C23 = δ(O3, 3+4/R1).z.
- F2 : isoler 4, théorème de la résultante dynamique projeté sur y3 (le poids est perpendiculaire à y3) : F2 = m4.Γ(G4, 4/R1).y3, qui se développe en m4[y'' − (y + L)θ'2].
- Équation de mouvement : isoler {2 + 3 + 4}, TRD projeté sur z : F1 − (m2 + m3 + m4).g = (m2 + m3 + m4).z'' (les cotes de G3 et G4 par rapport à O2 sont constantes).
Question 22 : expression de C23
V(O3/R1) = z' z, donc δ(O3).z = d/dt[σ(O3).z], car le terme m.V(O3) ∧ V(G) n'a pas de composante sur z.
- Solide 3 : σ(O3, 3).z = C3θ' (le terme m3.O3G3 ∧ z' z est sans composante sur z).
- Solide 4 : σ(O3, 4) = σ(G4, 4) + m4.O3G4 ∧ V(G4), avec O3G4 = (y + L) y3 et V(G4) = z' z + y' y3 − (y + L)θ' x3. Sur z, cela donne [C4 + m4(y + L)2].θ'.
C23 = [C3 + C4 + m4(y + L)2].θ'' + 2m4(y + L).y'.θ', avec C3 = mcr2/2 + mp(a2 + b2)/12 + mpa12.
4-1) Étude combinatoire : code 39
Question 23
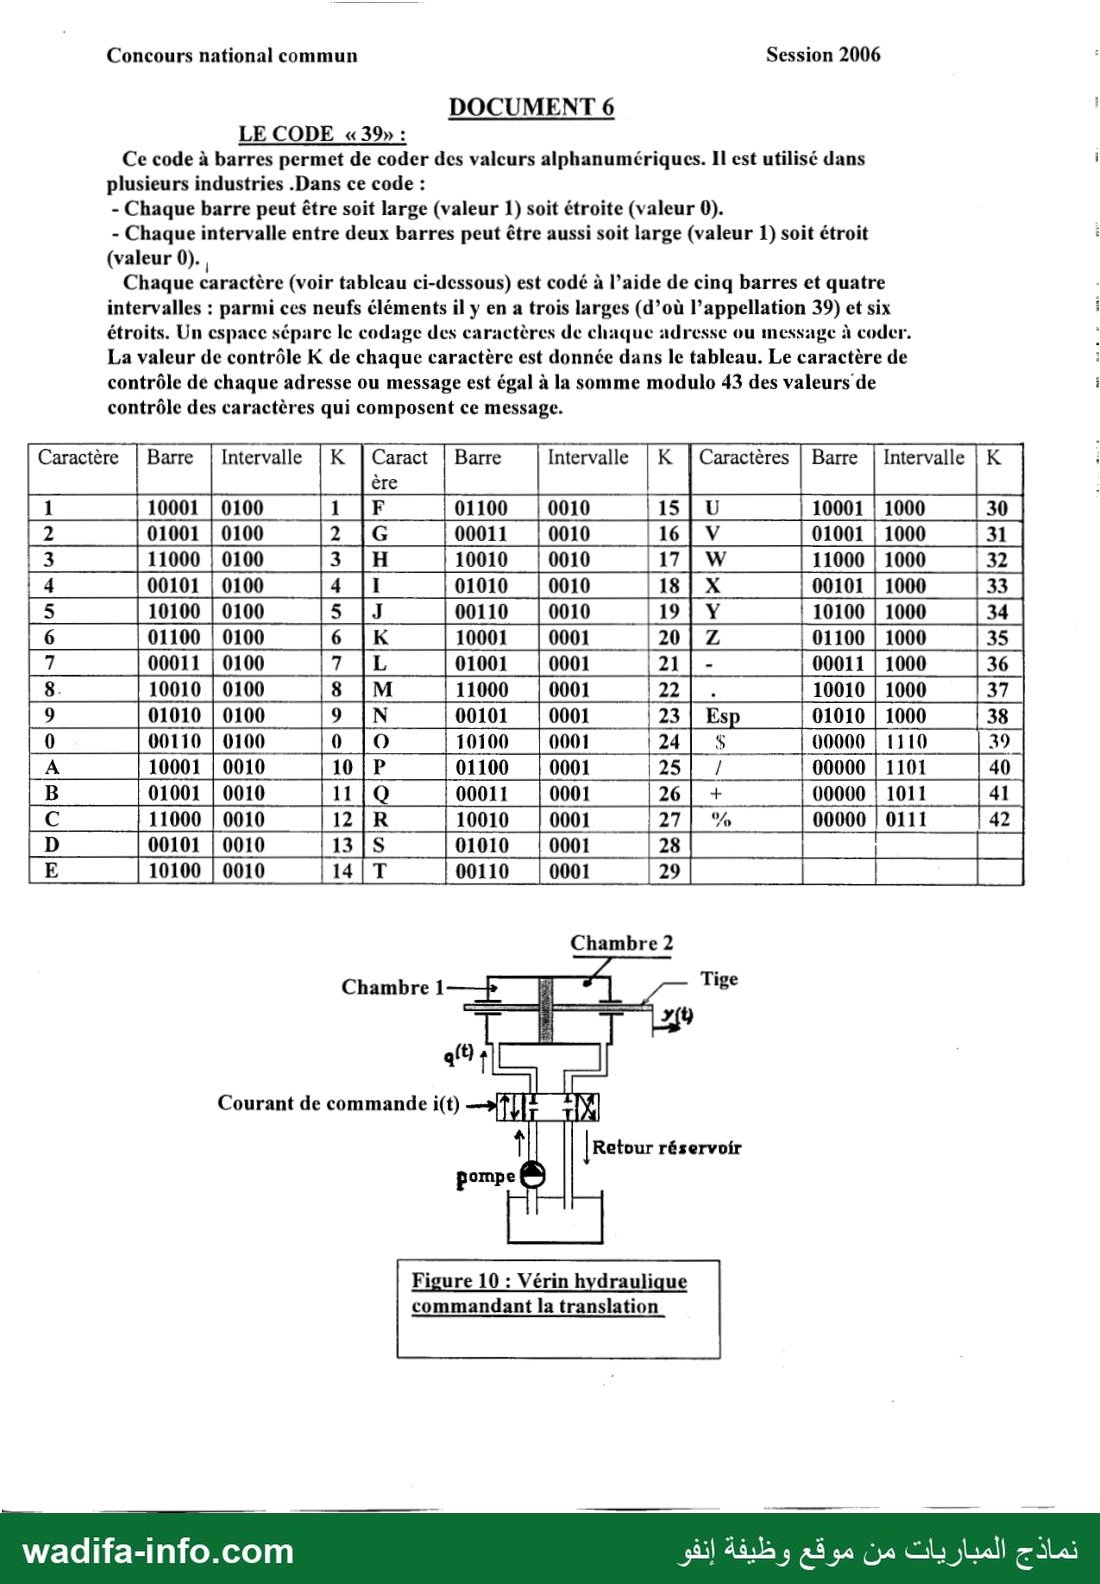
- a) Décodage (barre ou intervalle étroit = 0, large = 1), sur un agrandissement du scan :
1er caractère : barres 00011, intervalles 0010 → G (K = 16) ;
2e : barres 01001, intervalles 0001 → L (K = 21) ;
3e : barres 00101, intervalles 0100 → 4 (K = 4) ;
4e : barres 00000, intervalles 1011 → + (K = 41).
Le type de coffret est GL4. - b) 16 + 21 + 4 = 41 et 41 modulo 43 = 41, ce qui correspond au caractère « + ». Le caractère de contrôle est exact.
- c) Pour GL4, le tableau donne une seule position longitudinale x1, 4 vis par barrette, positions y1 et y2. On a donc 1 barrette et 4 vis. Attention : sur le scan, la case « nombre de barrettes » de GL4 porte un « 3 » manuscrit, incohérent avec la position unique x1. Si l'on retient 3 barrettes, il faudrait 12 vis. Signalez cette incohérence sur la copie.
4-2) Asservissement de position de l'unité de vissage
Question 24 : transformées de Laplace
Q(p) = S.p.Y(p) + (V/2B).p.[P1(p) − P2(p)] ; Q(p) = k.I(p) ; M.p2.Y(p) = S.[P1(p) − P2(p)] − f.p.Y(p) − R(p).
Question 25 : schéma de la figure 11
I → [k] → Q → comparateur (+Q, − retour) → [2B/(V.p)] → P1 − P2 → [S] → sommateur (+, − R) → [1/(p(M.p + f))] → Y ; bloc de retour de Y vers le premier comparateur : [S.p].
Question 26 : fonction de transfert du vérin
Avec R = 0 : P1 − P2 = (M.p2 + f.p).Y/S, d'où Q = p.Y.[S + V(M.p2 + f.p)/(2B.S)].
G(p) = Y/Q = A/[p(1 + 2z.p/ωn + p2/ωn2)] avec A = 1/S, ωn = S.√(2B/(V.M)) et z = (f/(2S)).√(V/(2B.M)).
Question 27
- a) HBO(p) = Kc.k.A/[p(1 + 2z.p/ωn + p2/ωn2)] (Kr = 1) : ordre 3, classe 1.
- b) Classe 1 : erreur statique nulle pour un échelon ; erreur de traînage εv = 1/(Kc.k.A) pour une rampe unitaire.
- c) La phase vaut −180° pour ω = ωn, où |1 + 2jz − 1| = 2z. D'où |HBO(jωn)| = Kc.A.k/(2z.ωn). Le système est juste instable quand ce module vaut 1 : Kc = 2z.ωn/(A.k) = 2 × 0,25 × 100/12 ≈ 4,17.
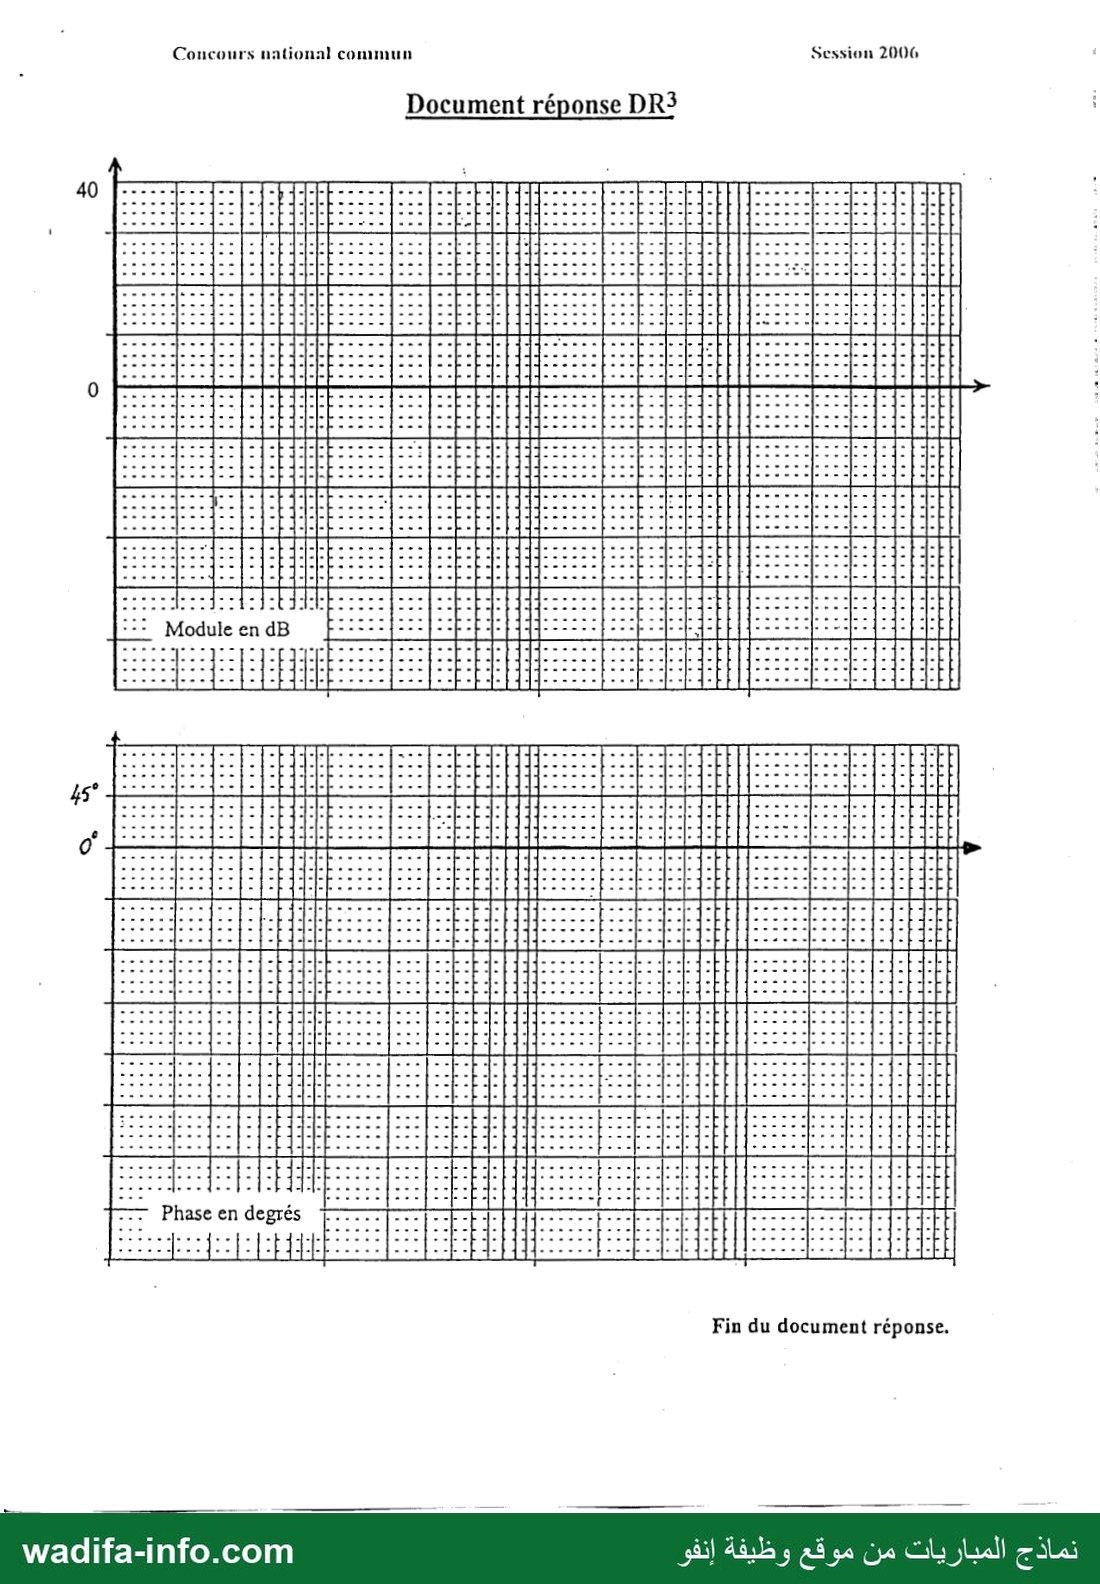
- d) Kc = 1 (gain 12 s−1). Asymptote de gain : pente −20 dB/décade, 20.log(12/ω), qui vaut 21,6 dB à 1 rad/s et coupe 0 dB à 12 rad/s. Au-delà de ωn = 100 rad/s, pente −60 dB/décade. En ωn, l'asymptote vaut −18,4 dB et la courbe réelle présente une résonance de +6 dB (−20.log 2z), soit environ −12,4 dB. Phase : −90° aux basses fréquences, −180° en ωn, puis vers −270°.
- e) Pulsation de coupure à 0 dB (asymptote) : ωc = 12 rad/s. φ(12) = −90° − arctan[(0,5 × 0,12)/(1 − 0,0144)] ≈ −93,5°, donc marge de phase ≈ 86,5°. En ωn : |HBO| = 12/(0,5 × 100) = 0,24, donc marge de gain = −20.log 0,24 ≈ 12,4 dB.
- f) Pour une marge de gain de 6 dB, il faut |HBO(jωn)| = 0,5, donc Kc = 0,5/0,24 ≈ 2,08 (soit la moitié du Kc limite).
💡 À retenir pour ce concours : en Sciences Industrielles MP (CNC), revoyez la formule de Willis et la condition de coaxialité des trains épicycloïdaux, la loi entrée-sortie vis-écrou, le TEC avec inertie équivalente ramenée sur l'arbre moteur, le frottement de Coulomb (cônes, arc-boutement L > h/2f), le CIR et l'équiprojectivité, le calcul du degré d'hyperstatisme par les deux méthodes, les matrices d'inertie (symétries, Huygens, plaque et cylindre), le moment dynamique en un point mobile, et, en automatique, l'ordre et la classe, les erreurs, Bode d'un intégrateur associé à un second ordre et les marges. Entraînez-vous aussi aux tracés graphiques sur document réponse, à l'échelle.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}📎 Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1728/modele-de-concours-cnc-2006-sciences-industrielles-mp-concours-national-commun
