
Modèle de concours : CNC 2004 Sciences industrielles (MP) — Concours National Commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2004), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Sciences industrielles pour l'ingénieur
- Année
- 2004
- Pages
- 13
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
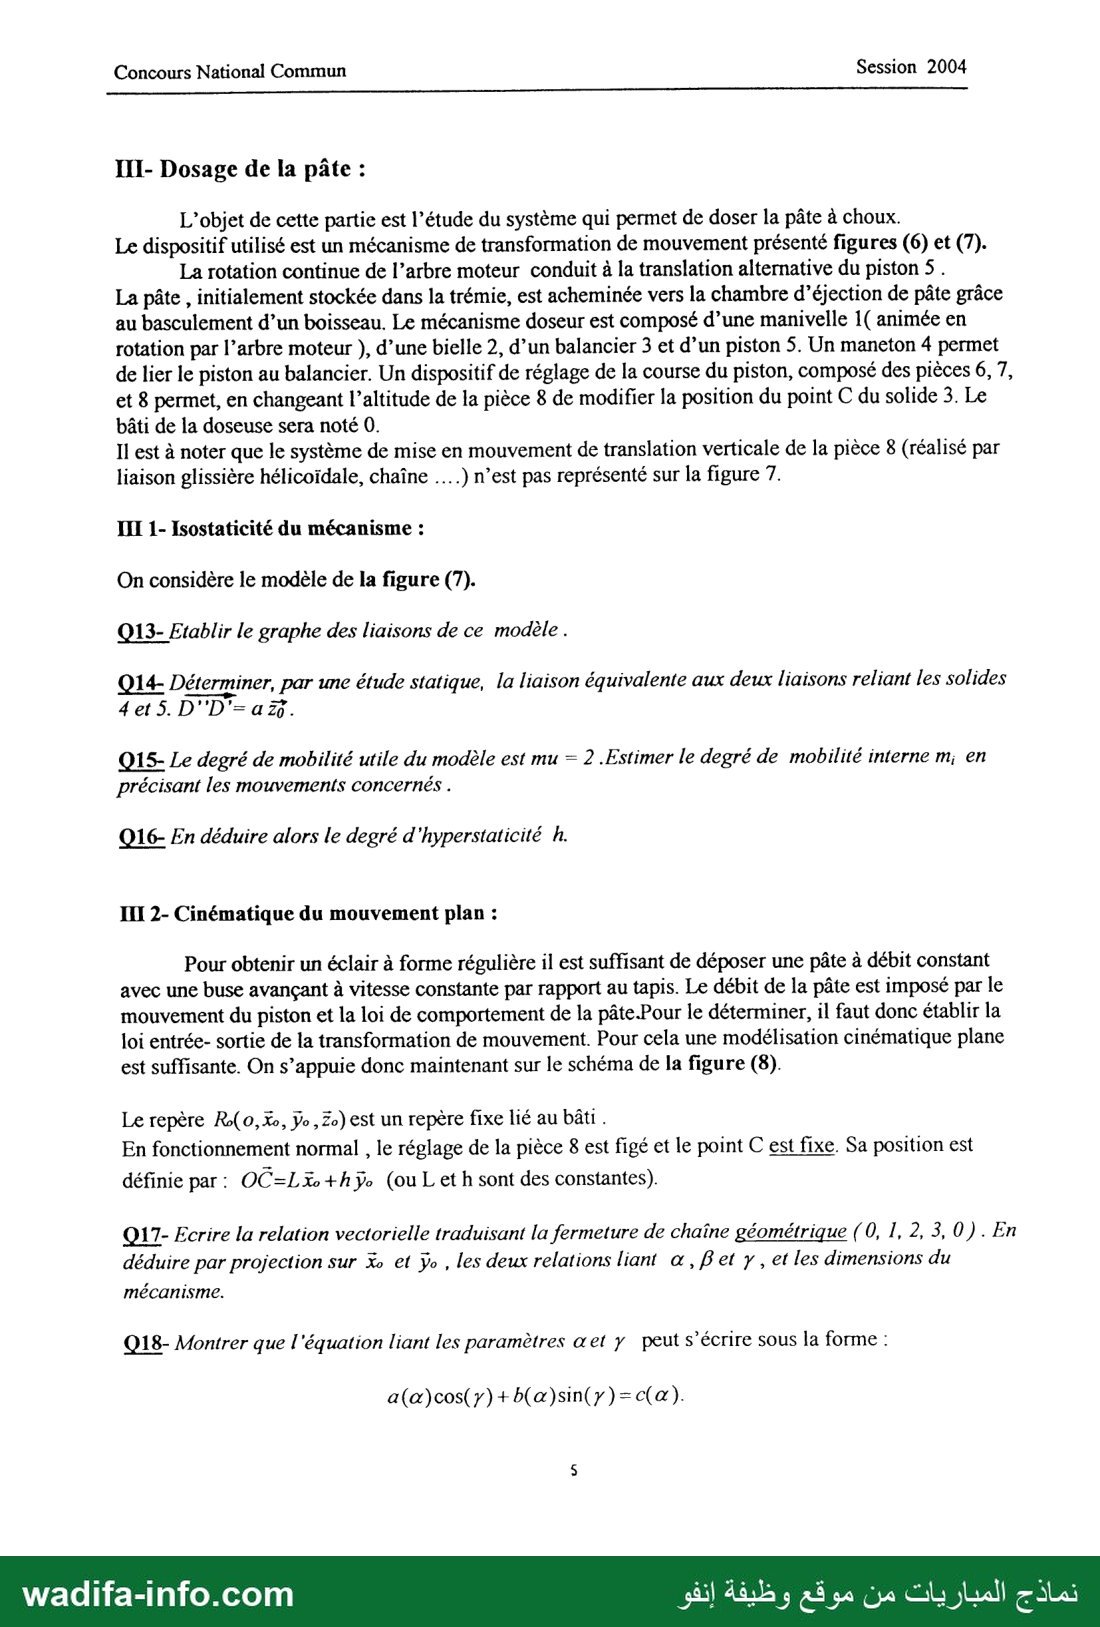
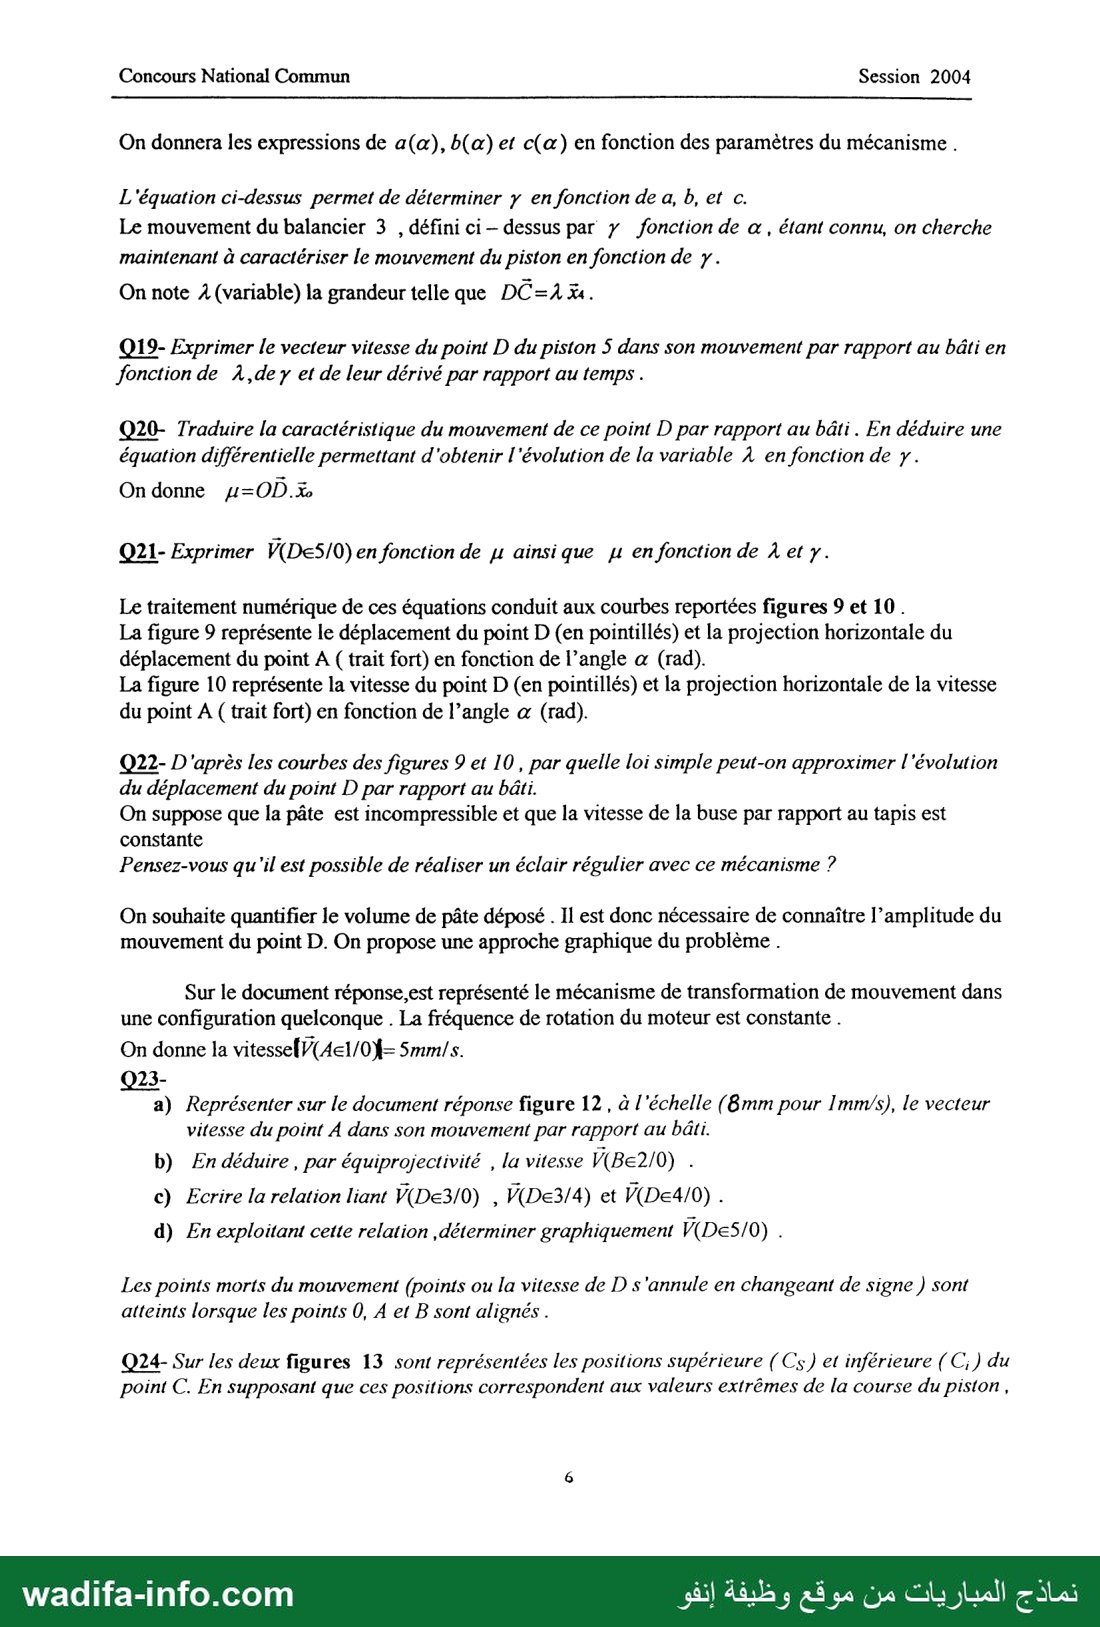
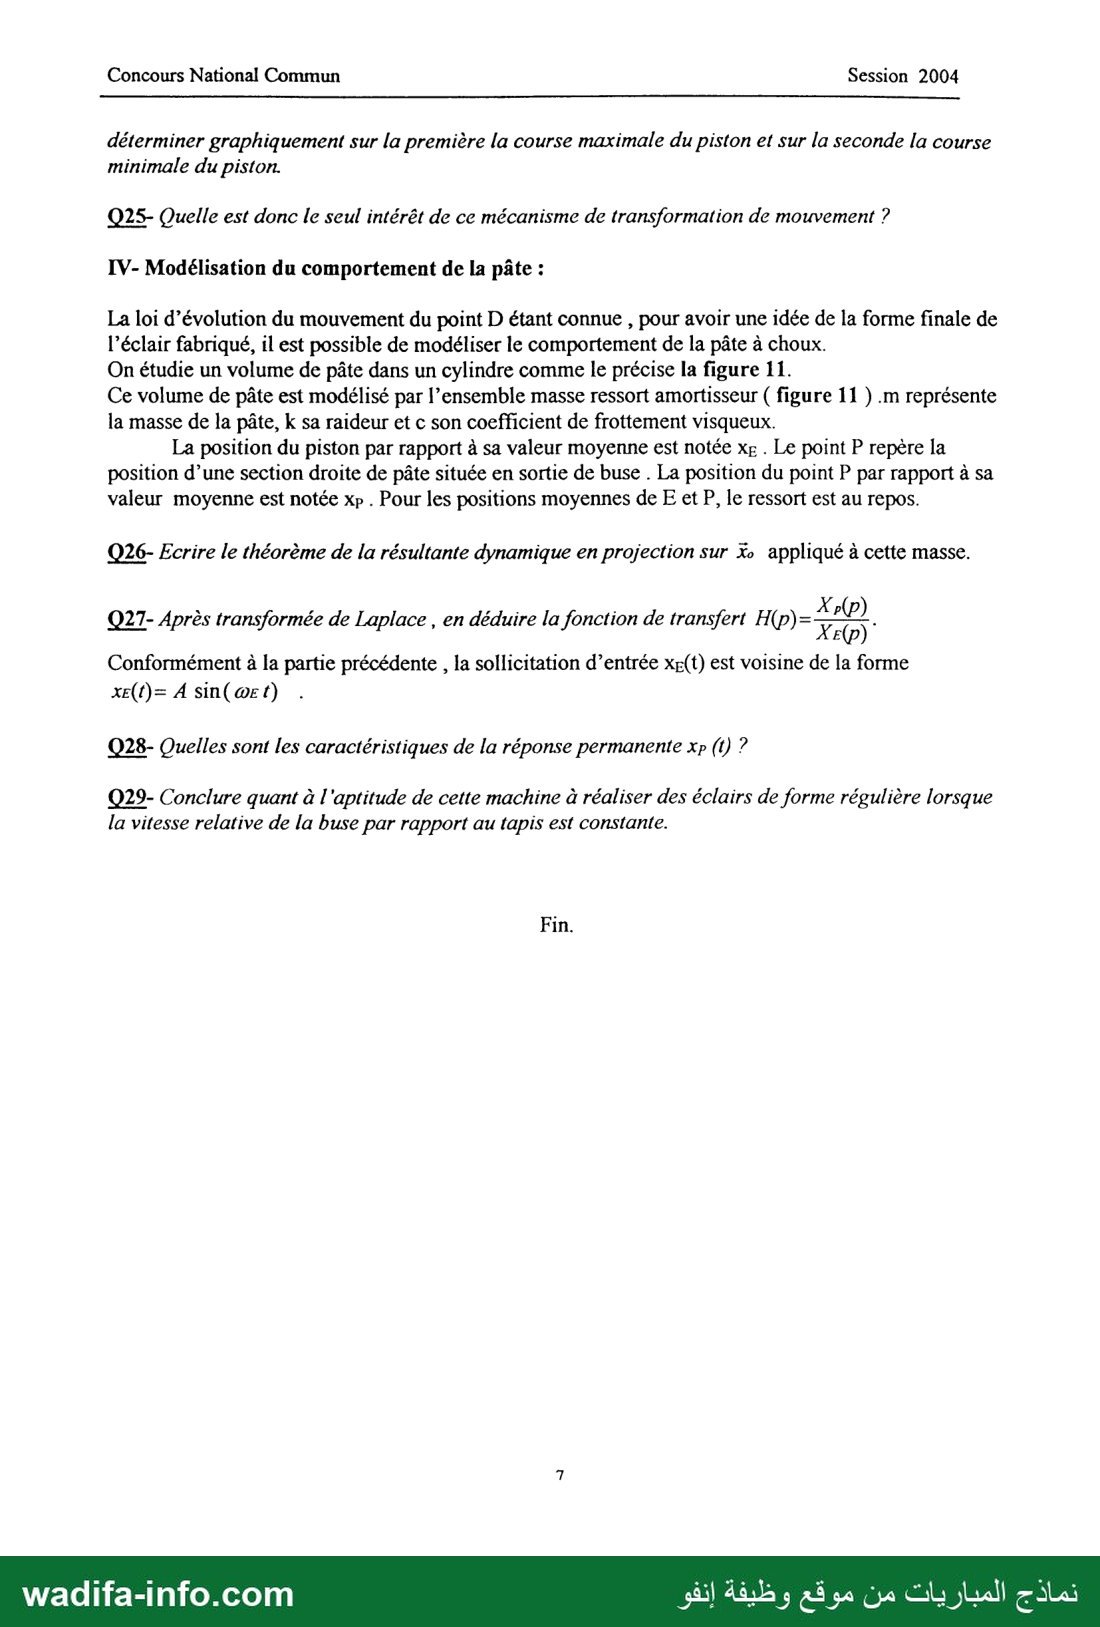
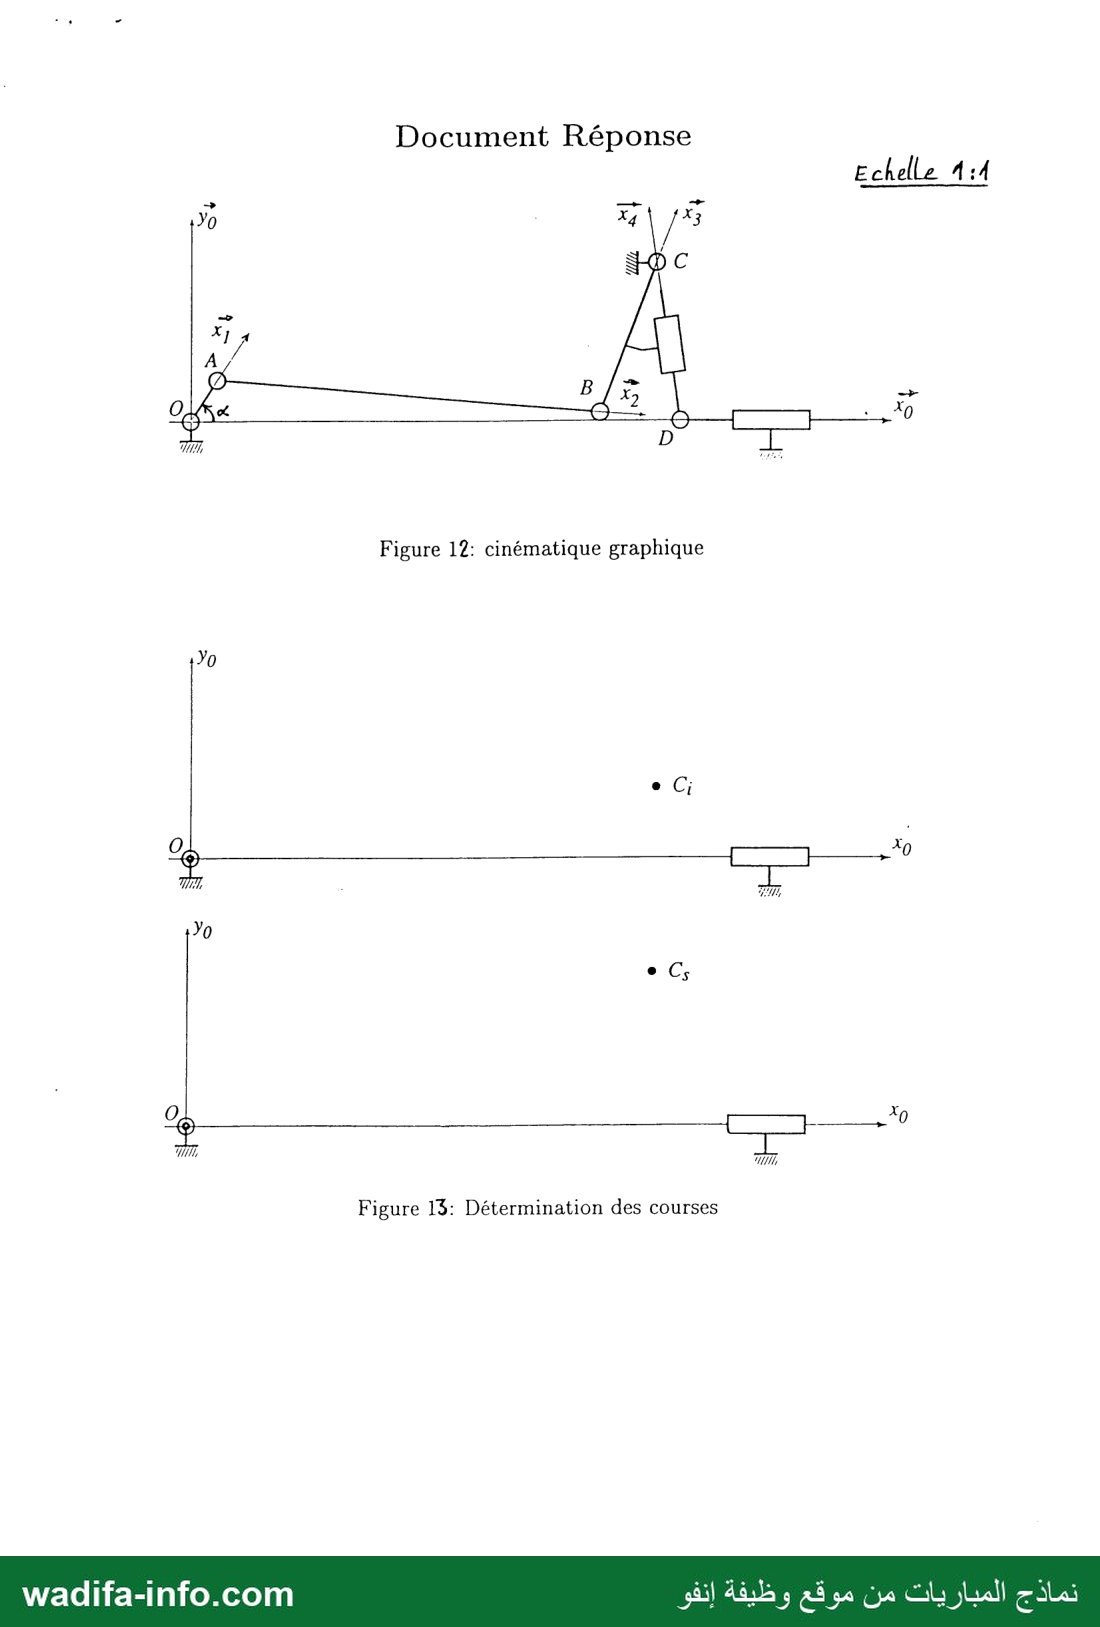
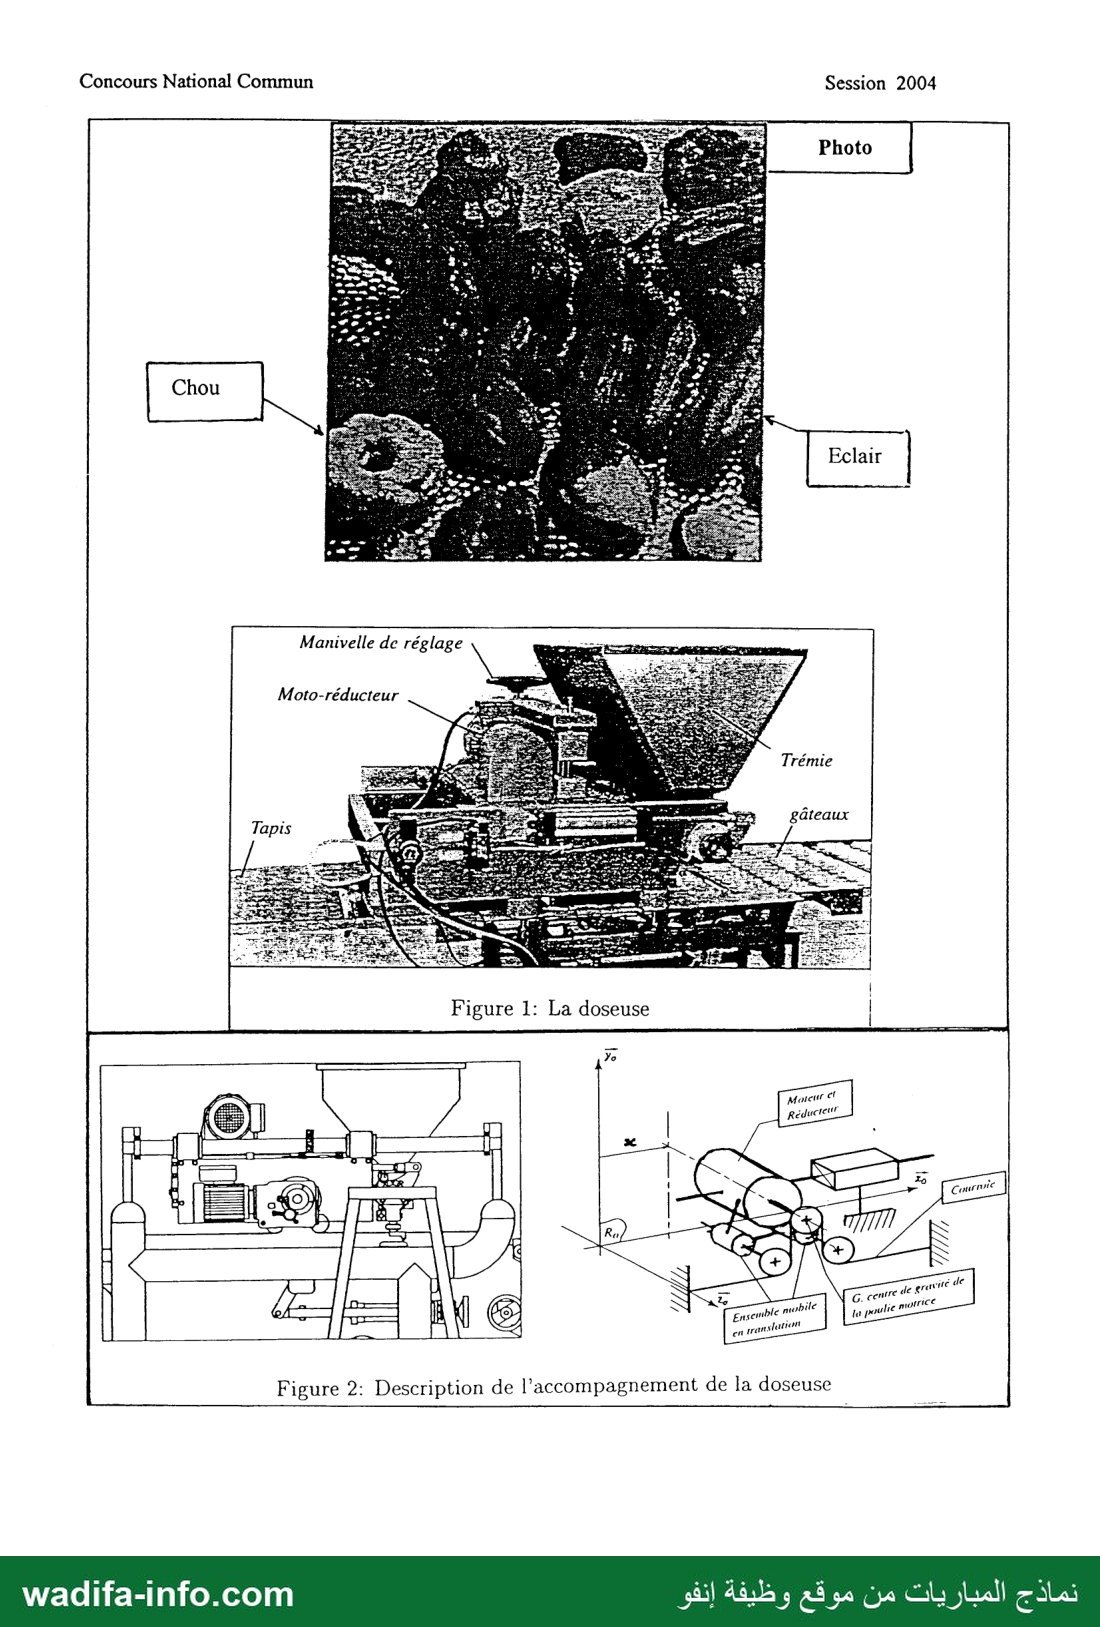
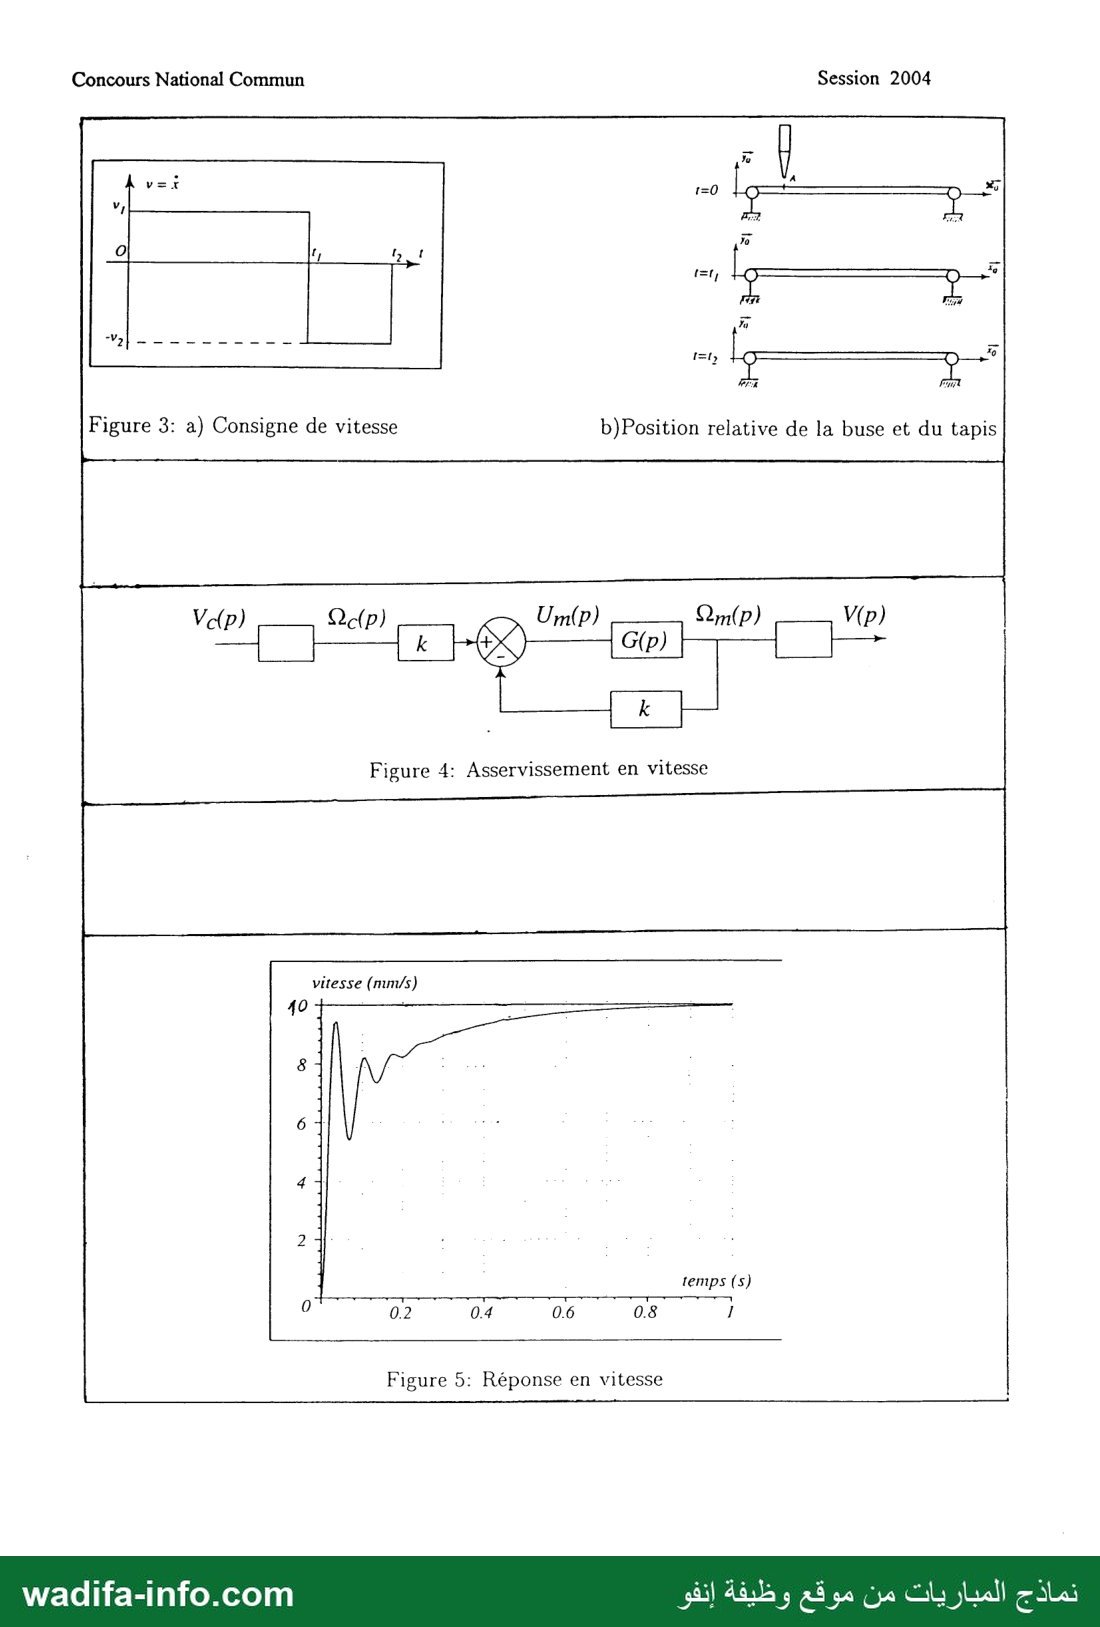
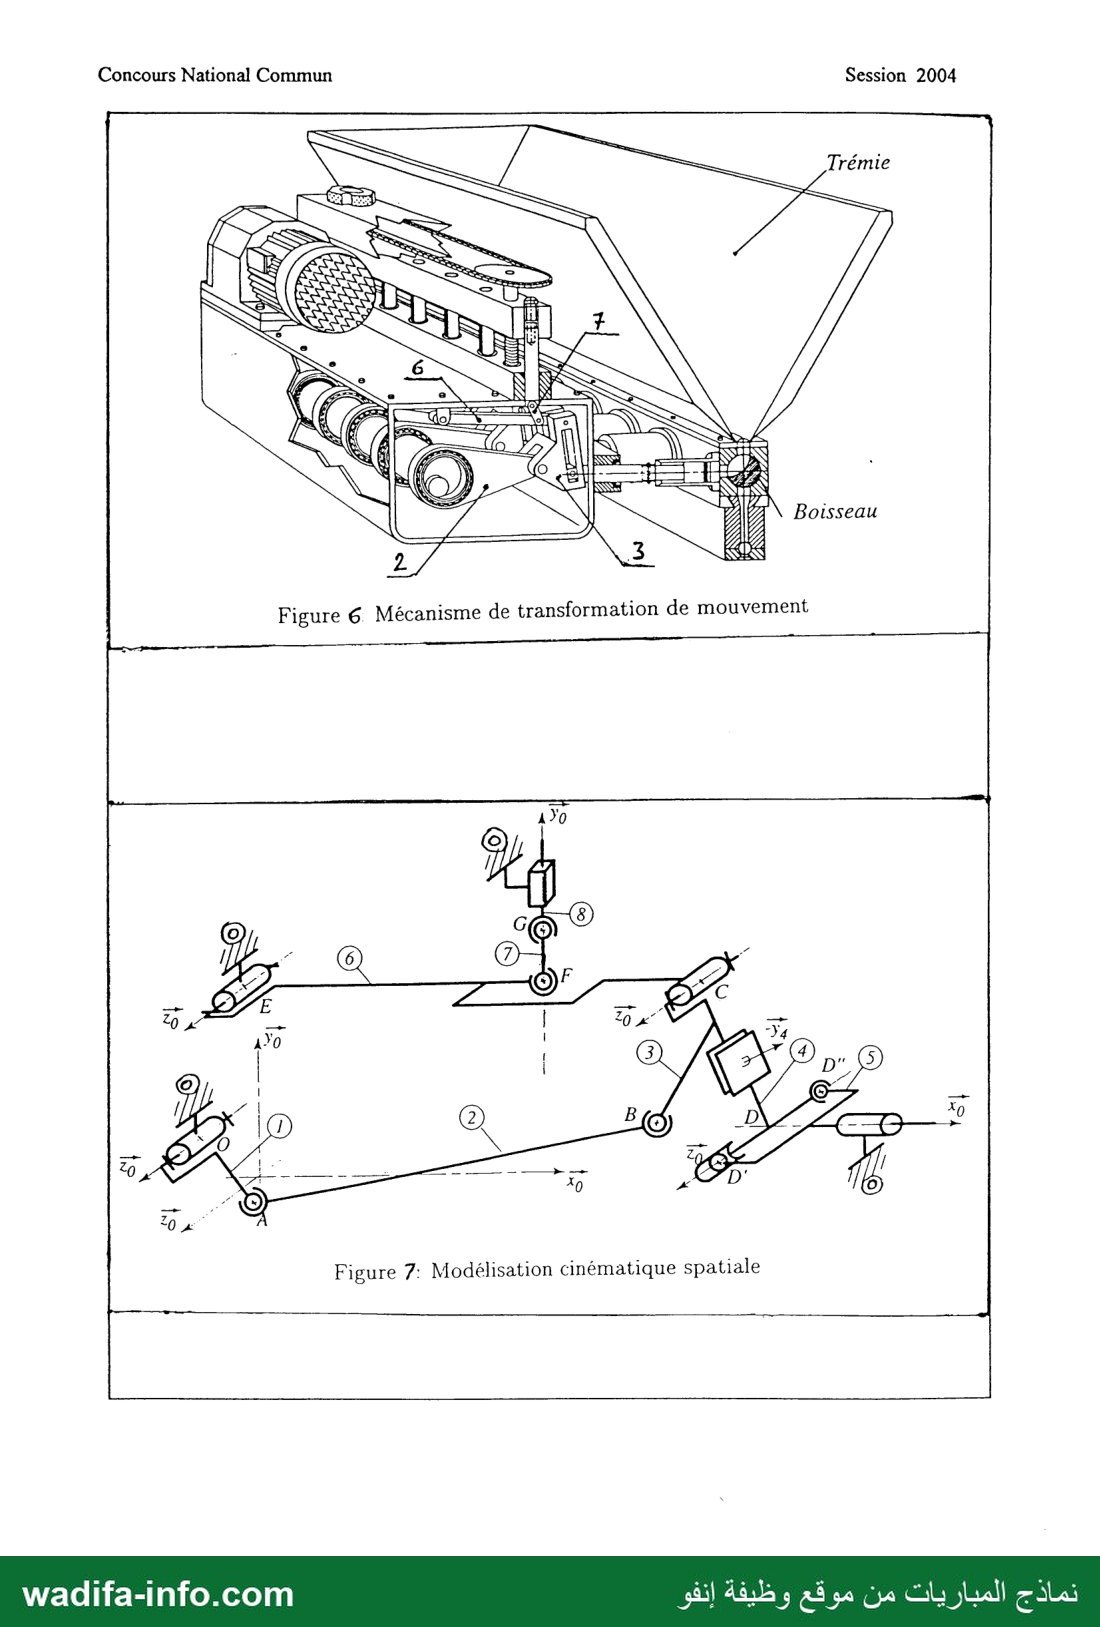
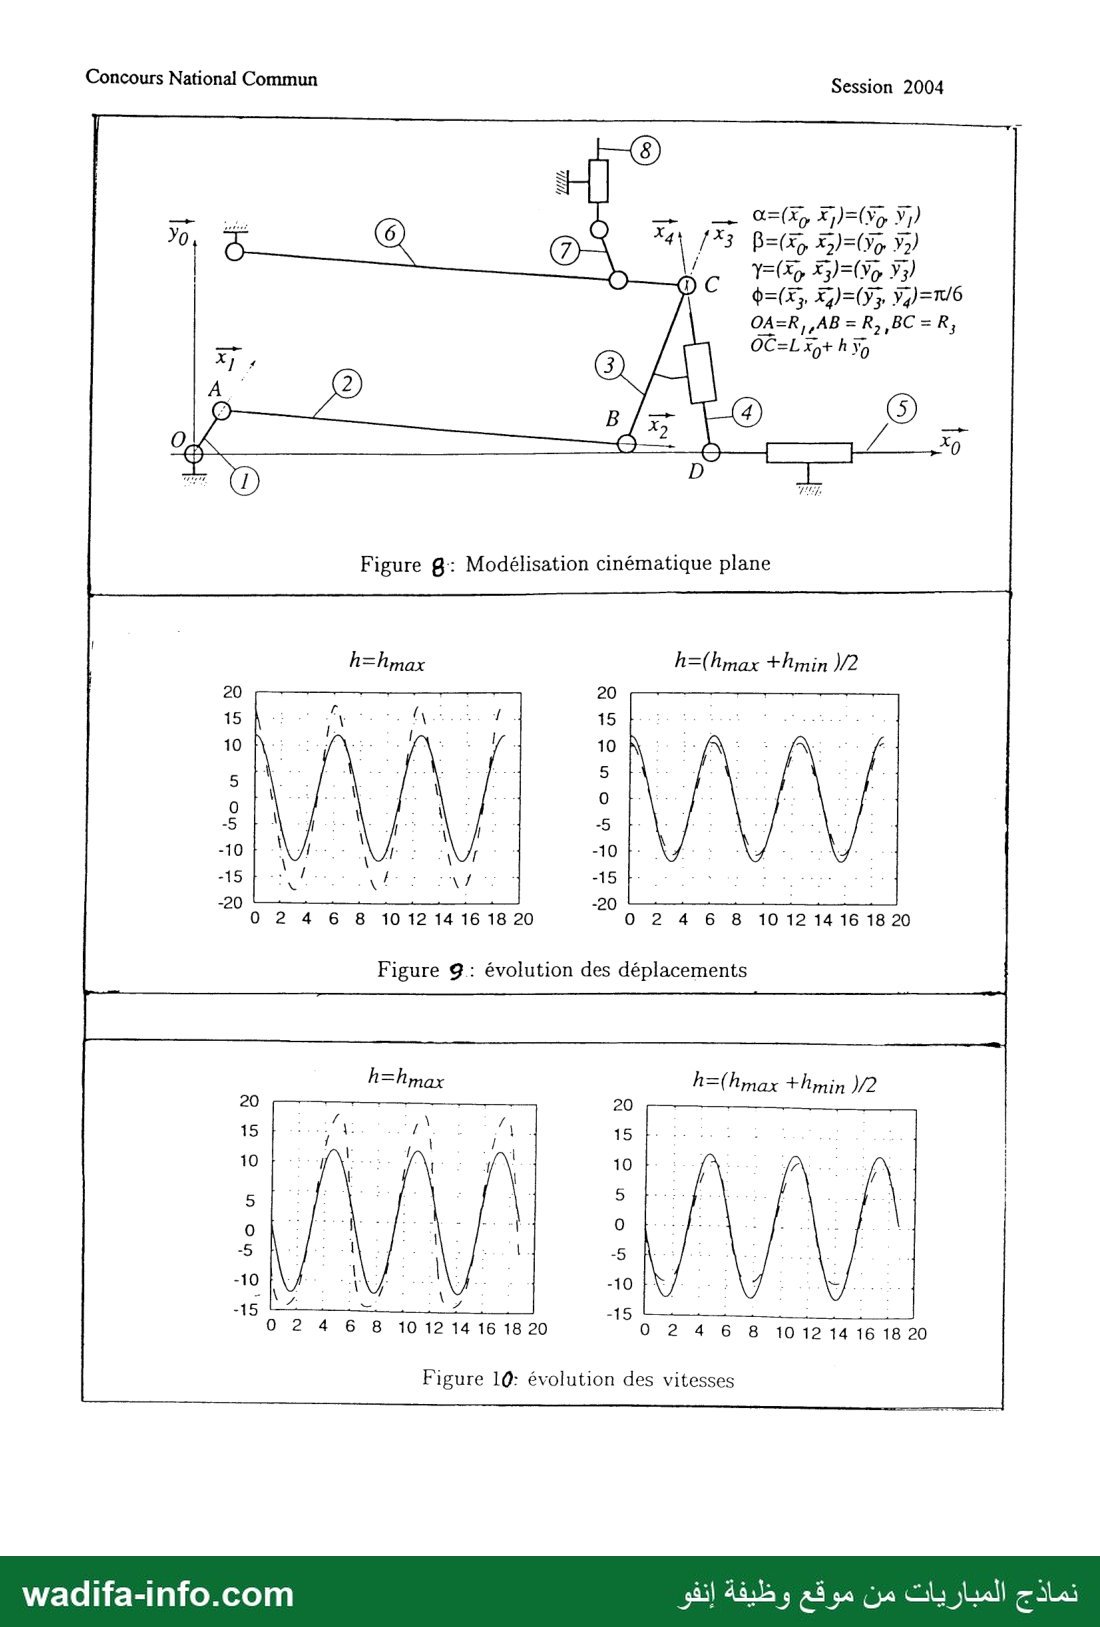
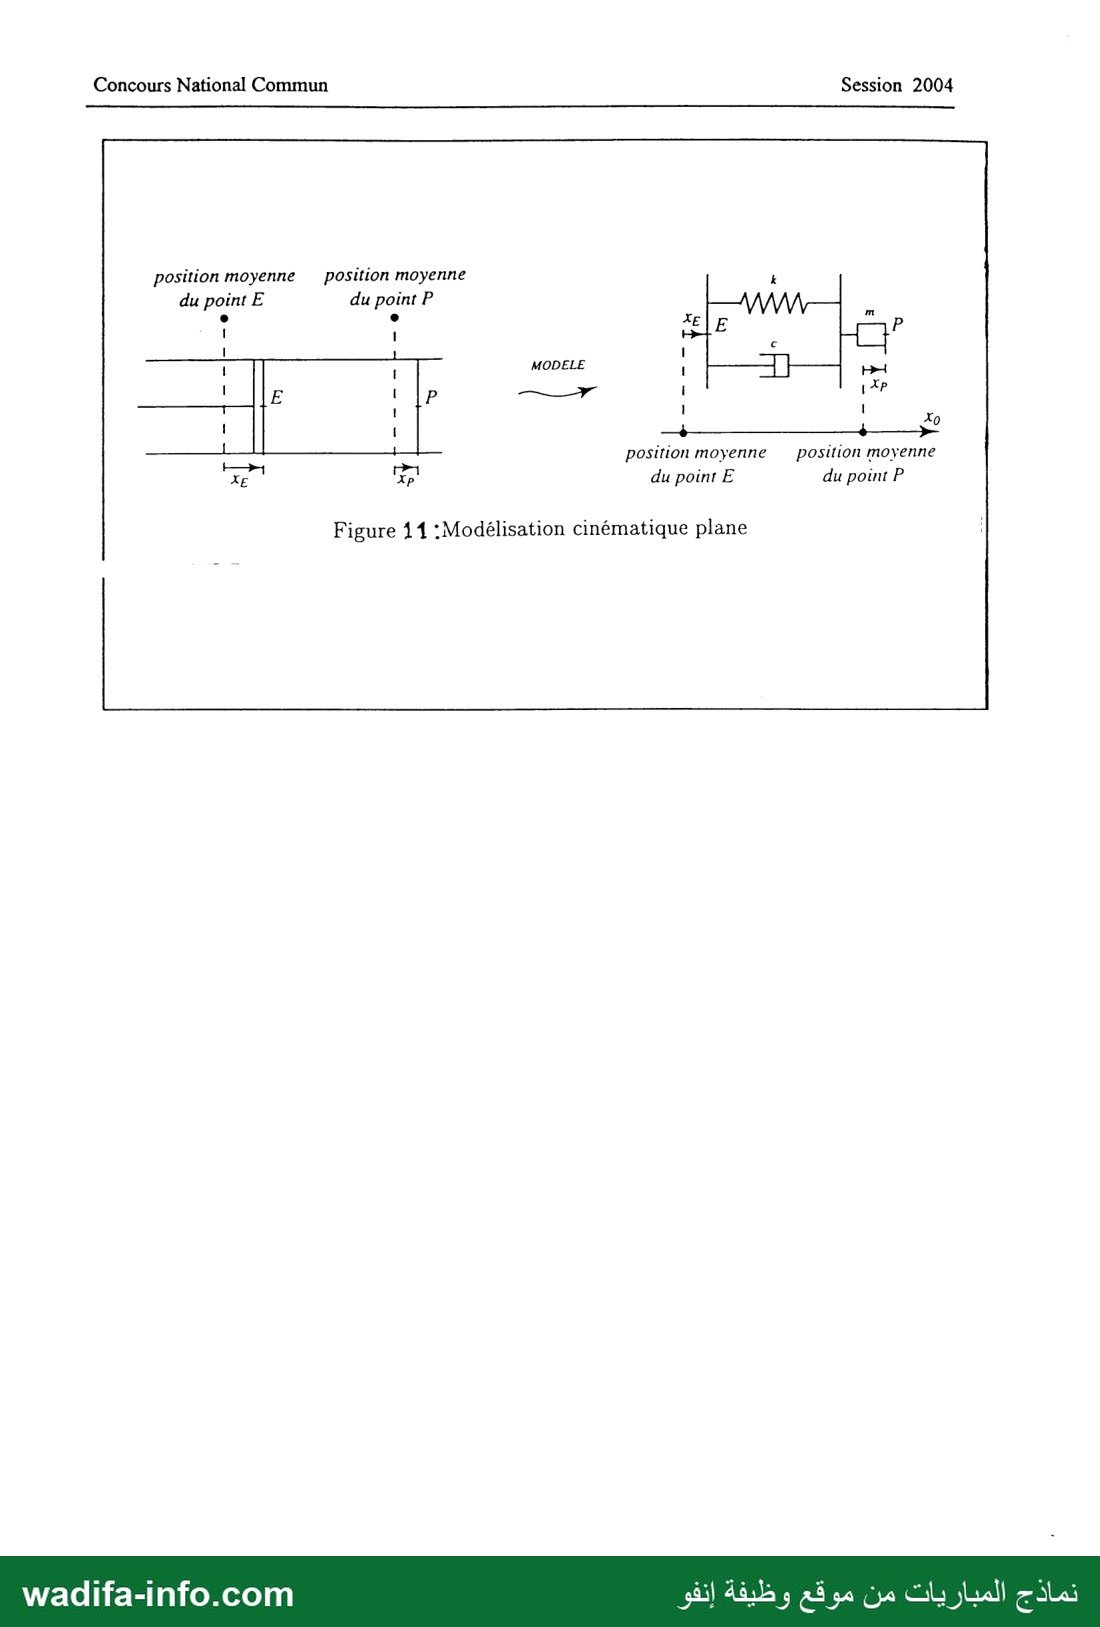
— صفحة 1 — Concours National Commun Session 2004 CONCOURS NATIONAL COMMUN D'ADMISSION AUX GRANDES ECOLES D'INGENIEURS MAROCAINES Epreuve de Sciences Industrielles Durée : 4 heures Composition du sujet : Le sujet comporte : -Enoncédusujet : pagesde1à7 - Figures ; Figures 1-2-3-4-5-6-7-8-9-10-11. - Document réponse : | Figures 12-13. us Il est conseillé de lire la totalité de l'énoncé avant de commencer l'épreuve. Si au cours de l'épreuve le candidat repère ce qui semble être une erreur d'énoncé, il le signale sur sa copie et poursuit sa composition en expliquant les raisons des initiatives qu'il est amené à prendre. Aucun document supplémentaire n'est autorisé. Calculatrice autorisée. En fin de l'épreuve, le candidat doit rendre : - La copie d'examen soigneusement paginée. - Le document réponse . نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 2 — Concours National Commun Session 2004 LIGNE DE PRODUCTION DES GATEAUX I- Présentation : Figure 1. Cette ligne est constituée d’un tapis roulant qui achemine la pâte successivement à chacun des postes qui sont : -Poste de dépose de la pâte . -Poste de cuisson . -Poste d’injection de crème. -Poste de nappage et décoration . -Poste de conditionnement et emballage. Elle permet de fabriquer et d’emballer jusqu’à 29000 mini éclairs ( 2 * Sem”) à l’heure . La vitesse linéaire du tapis , imposée par le temps de cuisson et la longueur du four est constante. Pour assurer les cadences attendues, 25 rangées de gâteaux sont confectionnées parallèlement sur le tapis. Les gâteaux d’une rangée sont réalisées en même temps par plusieurs buses . Le tapis avance de la gauche vers la droite ( Fig .1 ),on y distingue les rangées de gâteaux . La quantité de pâte nécessaire pour un gâteaux est extraite de la trémie de stockage, puis expulsée par un mécanisme de dosage, au travers d’une buse située au dessus du tapis. L'objectif de cette étude est la validation partielle des solutions constructives du système automatisé de dépose de pâte sur le tapis . II- Réalisation des choux : La ligne de production permet la réalisation des gâteaux de formes différentes telles que des choux et des éclairs (Photo). Ces différentes formes sont obtenues par la gestion de la position relative de la buse par rapport au tapis en mouvement pendant la dépose de la pâte,Dans cette partie , on se propose de valider les performances des solutions constructives retenues pour la réalisation des choux ( forme ronde). La doseuse est installée sur un chariot qui se déplace en translation dans la direction du tapis Xo. Le schéma de la figure 2 décrit un modèle du dispositif de mise en mouvement de l’ensemble mobile. Un moteur associé à un réducteur , embarqués sur l’ensemble mobile, assurant l’entraînement grâce à une courroie crantée et un ensemble de trois poulies dont l’une est liée au moto-réducteur. On suppose que la courroie est inextensible et que la poulie , liée au moto-réducteur, entraîne sans glissement la courroie. On repère la position du chariot par le paramètre x. La vitesse relative des buses par rapport au tapis doit être nulle pendant le temps de dépose afin de réaliser des choux. Pour assurer ce suivi du tapis le constructeur a retenu comme valeur algébrique v de la vitesse de l’ensemble mobile par rapport au repère fixe Ro, le cycle décrit sur la figure 3. La vitesse de consigne aller v, est égale à la vitesse du tapis, le temps aller /; est au moins égal au temps de fabrication d’une rangée de choux. La vitesse vz est la vitesse retour et le temps 7 est la durée d’un cycle de fabrication d’une rangée de choux. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 3 — Concours National Commun Session 2004 1- Reproduire sur la feuille de copie le schéma de la figure (3b) et le compléter en précisant la position de la buse et du point À du tapis aux instants t; et t. Q2- Quelle relation doit-on avoir entre رلا , v2, t; et t2, pour que la fonction x(t) soit périodique ,c'est à dire qu'à chaque début de cycle le chariot reparte de sa position initiale ? On appelle هد 7016 vecteur vitesse de rotation de la poulie motrice, dont le rayon est R=20mm. On appelle مل =@n o le vecteur vitesse de rotation du moteur et k= = le rapport de réduction du réducteur. Q3- Quelle est la relation liant v, œr et R ? En déduire la relation liant v, R, ket Om . Le moteur utilisé pour animé l’ensemble mobile est un moteur électrique à courant continu. Les équations régissant son fonctionnement électrique sont ci- dessous : On appelle Ja le moment d’inertie équivalent par rapport à l’axe ( G, Zo ), ramené à l’arbre du moteur, de toutes les parties mobiles concourant au mouvement de translation. Le moment d’inertie équivalent ىل est donné par مل = Jmr + تل Est le moment d’inertie équivalent, ramené à l’arbre moteur, de l’ensemble moteur et ول تمع 0 1 .112 = réducteur. Il est donné, pour le moteur choisi : Jr est le moment d’inertie équivalent, ramené à l’arbre moteur, de l’ensemble des pièces en آل translation (moto-réducteur y compris) de masse m= 95kg et la pâte dont la masse mp varie au cours d’une fabrication de 120kg (trémie pleine) à Okg (trémie vide). On néglige le moment d’inertie des poulies. Q4- Donner l'expression de يل en fonction de m, mp, k, et R Montrer alors que يل est négligeable devant ول On retiendra donc Jeq = .ل 112 . 10“ kg.m°. On considère que le couple des actions résistant qui s’oppose au couple C,(t)fourni par le moteur électrique est formé du couple des actions d’inertie et du couple des actions de frottement visqueux de facteur y. QS- Ecrire l'équation de dynamique, notée (3) liant Cx(t), m(t), U et ول La détermination de la fonction de transfert du moteur électrique donnant la vitesse de rotation œm(f) en fonction de la tension électrique d’entrée u(t) nécessite de prendre la transformée de Laplace des équations (1), (2) et (3) . Q6- A quelle difficulté se heurterait-on si le moment d'inertie J, n'était pas négligeable devant Im ? On posant alors K, = كز = كز , on obtient la fonction de transfert du moteur : نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 4 — Concours National Commun Session 2004 Uni) ré + Lea 2 Ken” Qm(p) : Transformée de Laplace de œm(#) . Un(p) : Transformée de Laplace de un(t) . Les caractéristiques du moteur sont : R=0250 ; 1=6.10°H; K=0,5N.m/A ; p=0,02N.ms/rad; Jo = 112.1 0" kg.m°. Q7- Déterminer le gain statique( Ko ),le coefficient d'amortissement )2 ل et la pulsation propre( œ) de ce moteur .Calculer le module de G(j@),pour œ = a». On associe à ce moteur un asservissement en vitesse de manière à assurer une consigne conforme à celle de la figure (3a). Le schéma bloc est décrit sur la figure 4. On note V(p) la transformée de Laplace de la vitesse réalisée v(r) de l’ensemble en translation. On note V.(p) la transformée de Laplace de la consigne de vitesse . ‘ Le capteur permettant de réaliser l’asservissement est placé sur le moteur. Il en mesure sa vitesse avec un gain k= 1 Vs/rad. Q8- Déterminer l'erreur en régime permanent €» =Ve ()—v(0) résultant d’une consigne de vitesse chariot ve(t)=mu(t) ou w(t) représente la fonction échelon. Donner la valeur numérique de &v en pourcentage de v, - Q9- Conclure quant à l'aptitude de | ‘ensemble mobile à suivre le tapis à vitesse relative nulle avec la 011512716 V=V1œis, POUT QU'un chou ne ressemble pas à un éclair. De quelle nature doit être le correcteur à insérer dans l'asservissement ? Justifier votre réponse. Q10- Tracer sur la copie les diagrammes asymptotiques de Bode ,et l’allure des courbes de Bode de G(jœ)en tenant compte des résultats de la question Q7-. 011- On place un correcteur de fonction de transfert C(p) = Ke entre le comparateur et le moteur. En déduire la valeur de يما assurant une marge de phase de 45°. Une simulation numérique donne la réponse représentée sur la figure 5 . Elle correspond à une vitesse de consigne de 1 cm/s. Q12- Que pensez-vous du respect du critère du cahier de charges, temps de réponse à 5% inférieur à 0,45s ? نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 5 — Concours National Commun Session 2004 111- Dosage de la pâte : L’objet de cette partie est l’étude du système qui permet de doser la pâte à choux. Le dispositif utilisé est un mécanisme de transformation de mouvement présenté figures (6) et (7). La rotation continue de l’arbre moteur conduit à la translation alternative du piston 5 . La pâte , initialement stockée dans la trémie, est acheminée vers la chambre d’éjection de pâte grâce au basculement d’un boisseau. Le mécanisme doseur est composé d’une manivelle 1( animée en rotation par l’arbre moteur ), d’une bielle 2, d’un balancier 3 et d’un piston 5. Un maneton 4 permet de lier le piston au balancier. Un dispositif de réglage de la course du piston, composé des pièces 6, 7, et 8 permet, en changeant l’altitude de la pièce 8 de modifier la position du point C du solide 3. Le bâti de la doseuse sera noté 0. Il est à noter que le système de mise en mouvement de translation verticale de la pièce 8 (réalisé par liaison glissière hélicoïdale, chaîne ….) n’est pas représenté sur la figure 7. III 1- Isostaticité du mécanisme : On considère le modèle de la figure (7). Q13- Etablir le graphe des liaisons de ce modèle . Q14- Déterminer, par une étude statique, la liaison équivalente aux deux liaisons reliant les solides 015- Le degré de mobilité utile du modèle est mu = 2 .Estimer le degré de mobilité interne mi en précisant les mouvements concernés . Q16- En déduire alors le degré d’hyperstaticité h. III 2- Cinématique du mouvement plan : Pour obtenir un éclair à forme régulière il est suffisant de déposer une pâte à débit constant avec une buse avançant à vitesse constante par rapport au tapis. Le débit de la pâte est imposé par le mouvement du piston et la loi de comportement de la pâte.Pour le déterminer, il faut donc établir la loi entrée- sortie de la transformation de mouvement. Pour cela une modélisation cinématique plane est suffisante. On s’appuie donc maintenant sur le schéma de la figure (8). Le repère ملز ,مره )م , Zo) est un repère fixe lié au bâti . En fonctionnement normal , le réglage de la pièce 8 est figé et le point C est fixe. Sa position est définie par : OC=LE+hÿ (ou L et h sont des constantes). Q17- Ecrire la relation vectorielle traduisant la fermeture de chaîne géométrique (0, 1, 2, 3,0). En déduire par projection sur X et ÿo , les deux relations liant œ , Bet y , et les dimensions du mécanisme. Q18- Montrer que l'équation liant les paramètres et y peut s’écrire sous la forme : نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 6 — Concours National Commun Session 2004 On donnera les expressions de a(æ), 5) (ه et c(æ) en fonction des paramètres du mécanisme . L'équation ci-dessus permet de déterminer y en fonction de a, b, et c. Le mouvement du balancier 3 , défini ci — dessus par y fonction de نه étant connu, on cherche maintenant à caractériser le mouvement du piston en fonction de y. On note À (variable) la grandeur telle que DC=A à. Q19- Exprimer le vecteur vitesse du point D du piston 5 dans son mouvement par rapport au bâti en fonction de À,dey et de leur dérivé par rapport au temps . Q20- Traduire la caractéristique du mouvement de ce point D par rapport au bâti. En déduire une équation différentielle permettant d'obtenir l’évolution de la variable À en fonction de y. On donne u=OD.% Q21- Exprimer V(De5/0) en fonction de عا ainsique عر en fonction de À et y. Le traitement numérique de ces équations conduit aux courbes reportées figures 9 et 10 . La figure 9 représente le déplacement du point D (en pointillés) et la projection horizontale du déplacement du point À ( trait fort) en fonction de l’angle ه (rad). La figure 10 représente la vitesse du point D (en pointillés) et la projection horizontale de la vitesse du point A ( trait fort) en fonction de l’angle ه (rad). Q22- D'après les courbes des figures 9 et 10, par quelle loi simple peut-on approximer l’évolution du déplacement du point D par rapport au bâti. On suppose que la pâte est incompressible et que la vitesse de la buse par rapport au tapis est constante Pensez-vous qu’il est possible de réaliser un éclair régulier avec ce mécanisme ? On souhaite quantifier le volume de pâte déposé . Il est donc nécessaire de connaître l’amplitude du mouvement du point D. On propose une approche graphique du problème . Sur le document réponse,est représenté le mécanisme de transformation de mouvement dans une configuration quelconque . La fréquence de rotation du moteur est constante . On donne la vitessef/(Ae1/0}= Smm/s. Q23- a) Représenter sur le document réponse figure 12 , à l'échelle (8mm pour Immys), le vecteur vitesse du point À dans son mouvement par rapport au bâti. b) Æn déduire , par équiprojectivité , la vitesse V(Be2/0) . c) Ecrire la relation liant V(De3/0) , V(De3/4) et V(De4/0) . d) En exploitant cette relation déterminer graphiquement V(DeS/0) . Les points morts du mouvement (points ou la vitesse de D s'annule en changeant de signe ) sont atteints lorsque les points 0, À et B sont alignés. Q24- Sur les deux figures 13 sont représentées les positions supérieure ( Cs) et inférieure ( C;) du point C. En supposant que ces positions correspondent aux valeurs extrêmes de la course du piston, نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 7 — Concours National Commun Session 2004 déterminer graphiquement sur la première la course maximale du piston et sur la seconde la course minimale du piston. Q25- Quelle est donc le seul intérêt de ce mécanisme de transformation de mouvement ? IV- Modélisation du comportement de la pâte : La loi d’évolution du mouvement du point D étant connue , pour avoir une idée de la forme finale de l’éclair fabriqué, il est possible de modéliser le comportement de la pâte à choux. On étudie un volume de pâte dans un cylindre comme le précise la figure 11. Ce volume de pâte est modélisé par l’ensemble masse ressort amortisseur ( figure 11 ) .m représente la masse de la pâte, k sa raideur et c son coefficient de frottement visqueux. La position du piston par rapport à sa valeur moyenne est notée ع« . Le point P repère la position d’une section droite de pâte située en sortie de buse . La position du point P par rapport à sa valeur moyenne est notée xp . Pour les positions moyennes de E et P, le ressort est au repos. Q26- Ecrire le théorème de la résultante dynamique en projection sur X appliqué à cette masse. Q27- Après transformée de Laplace , en déduire la fonction de transfert H(p)= ses : Conformément à la partie précédente , la sollicitation d’entrée xr(t) est voisine de la forme xe(f)= À sin( we f) Q28- Quelles sont les caractéristiques de la réponse permanente xp (t) ? Q29- Conclure quant à l'aptitude de cette machine à réaliser des éclairs de forme régulière lorsque la vitesse relative de la buse par rapport au tapis est constante. Fin. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 8 — Document Réponse Echelle 4:4 Figure 12: cinématique graphique Figure 15: Détermination des courses نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 9 — Concours National Commun Session 2004 Photo Chou Eclair Manivelle de réglage Moto-réducteur Figure 2: Description de l’accompagnement de la doseuse نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 10 — Concours National Commun Session 2004 Figure 3: a) Consigne de vitesse b)Position relative de la buse et du tapis Figure 4: Asservissement en vitesse vitesse (mm/s) temps (s) Figure 5: Réponse en vitesse نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 11 — Concours National Commun Session 2004 Boisseau Figure 6 Mécanisme de transformation de mouvement Figure 7: Modélisation cinématique spatiale نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 12 — Concours National Commun Session 2004 %, Æ 24 \ 193 bi SE 7) DC ادن D)=07, 97)=1/6 OC=L 0+ h 0 20 1 1 0 2 4 6 8 101214168 0 0 2 4 6 8 1012 14 16 1820 Figure 9: évolution des déplacements h=(hmax +hmin /2 5 15 : 024 6 8 101214161820 O0 2 4 6 8 101214161820 Figure 10: évolution des vitesses نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 13 — Concours National Commun Session 2004 position moyenne position moyenne du point E du point P e e Xe ١ م position moyenne position moyenne Xp du point E du point P Figure 11 :Modélisation cinématique plane نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce sujet est l'épreuve de Sciences industrielles du Concours National Commun (CNC) d'admission aux grandes écoles d'ingénieurs marocaines, session 2004, filière MP, durée 4 heures, calculatrice autorisée. Il comprend 7 pages d'énoncé, les figures 1 à 11 et un document-réponse (figures 12 et 13). Support : la doseuse d'une ligne de production de gâteaux (choux et éclairs). Trois volets : l'asservissement en vitesse du chariot qui suit le tapis, le mécanisme doseur à manivelle-bielle-balancier (hyperstatisme, fermeture géométrique, cinématique graphique) et un modèle masse-ressort-amortisseur de la pâte. C'est un problème de 29 questions. Voici une correction méthodologique proposée.
💡 Avant de commencer : les trois parties sont indépendantes. Q3 à Q8 sont des calculs directs (inertie ramenée, fonction de transfert du moteur, erreur statique) : faites-les en premier. En cinématique graphique (Q23, Q24), l'échelle (8 mm pour 1 mm/s) et les directions justifiées rapportent plus que la précision du trait. Annoncez le sens de rotation choisi pour la manivelle, que l'énoncé ne fixe pas.
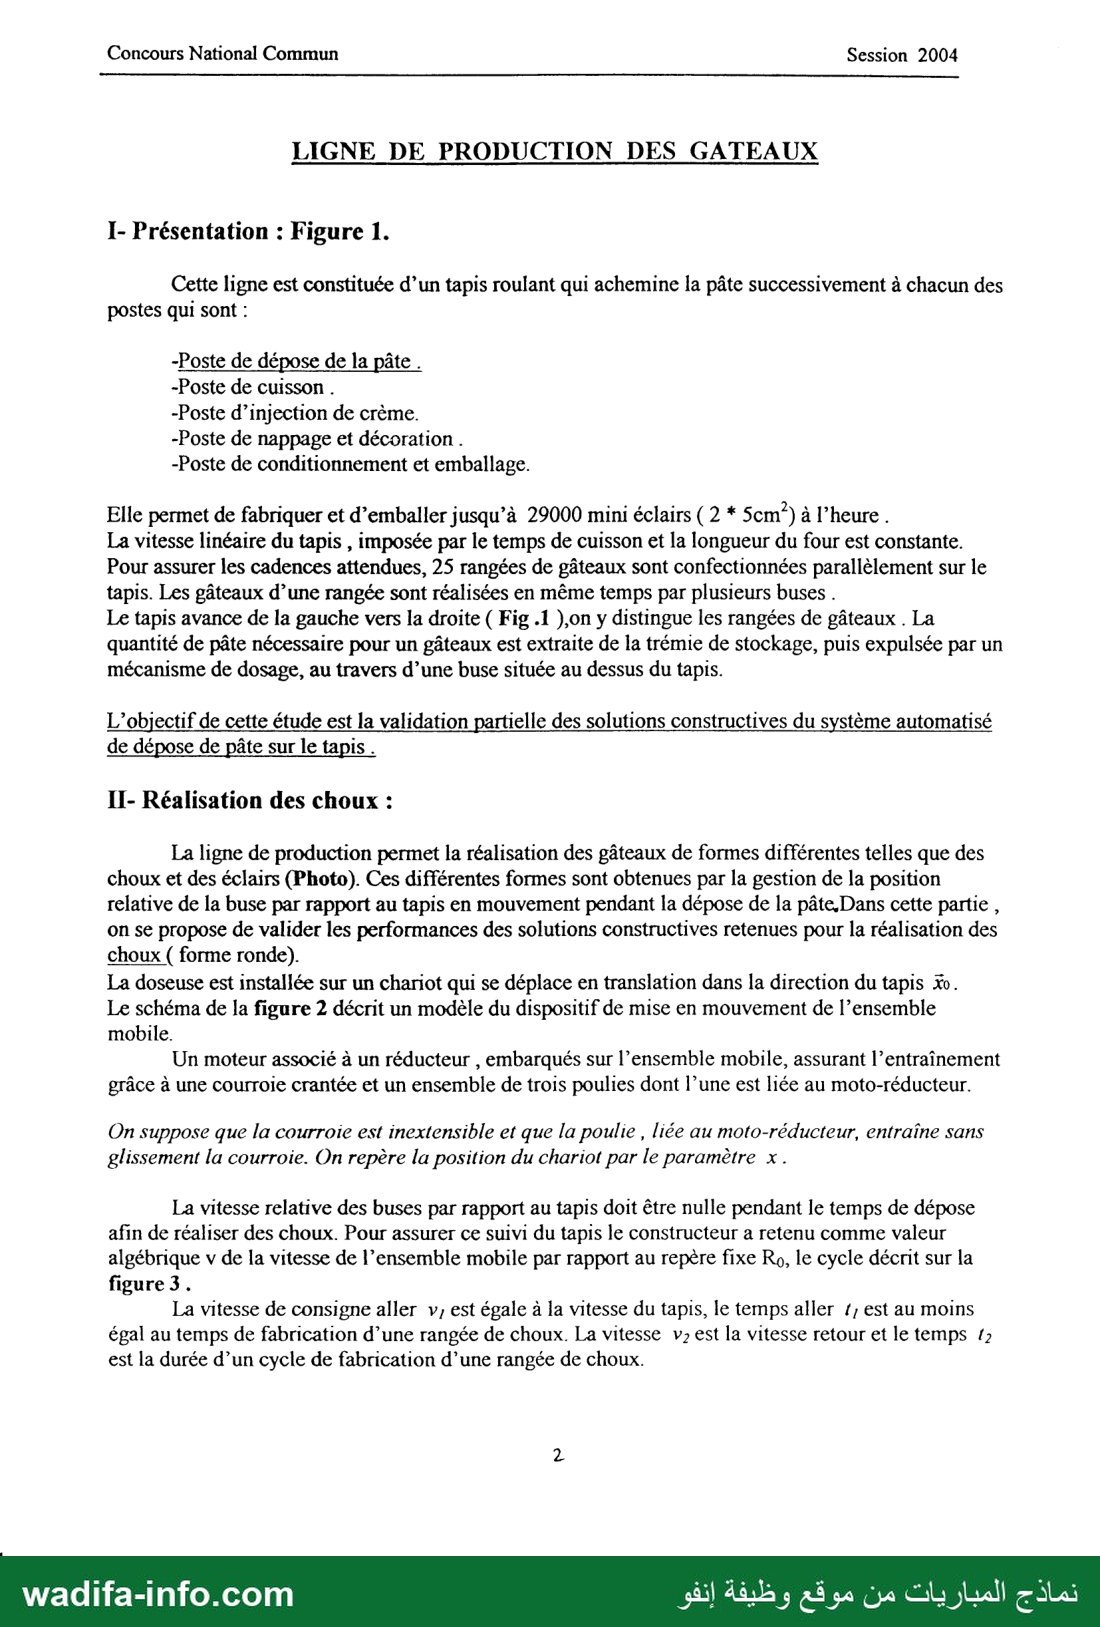
II. Réalisation des choux : suivi du tapis
Q1 : Positions de la buse et du point A
- À t = 0, la buse est à la verticale du point A du tapis.
- À t = t1, chariot et tapis ont avancé de v1t1 vers la droite (+x0) : la buse est toujours au-dessus de A (vitesse relative nulle, le chou est déposé en un point).
- À t = t2, le chariot est revenu à sa position initiale ; A a avancé de v1t2 : la buse est à v1t2 en amont de A, prête pour la rangée suivante (pas entre rangées = v1t2).
Q2 : Périodicité de x(t)
Le déplacement aller doit être égal au déplacement retour : v1 t1 = v2 (t2 − t1).
Q3 : Relation cinématique
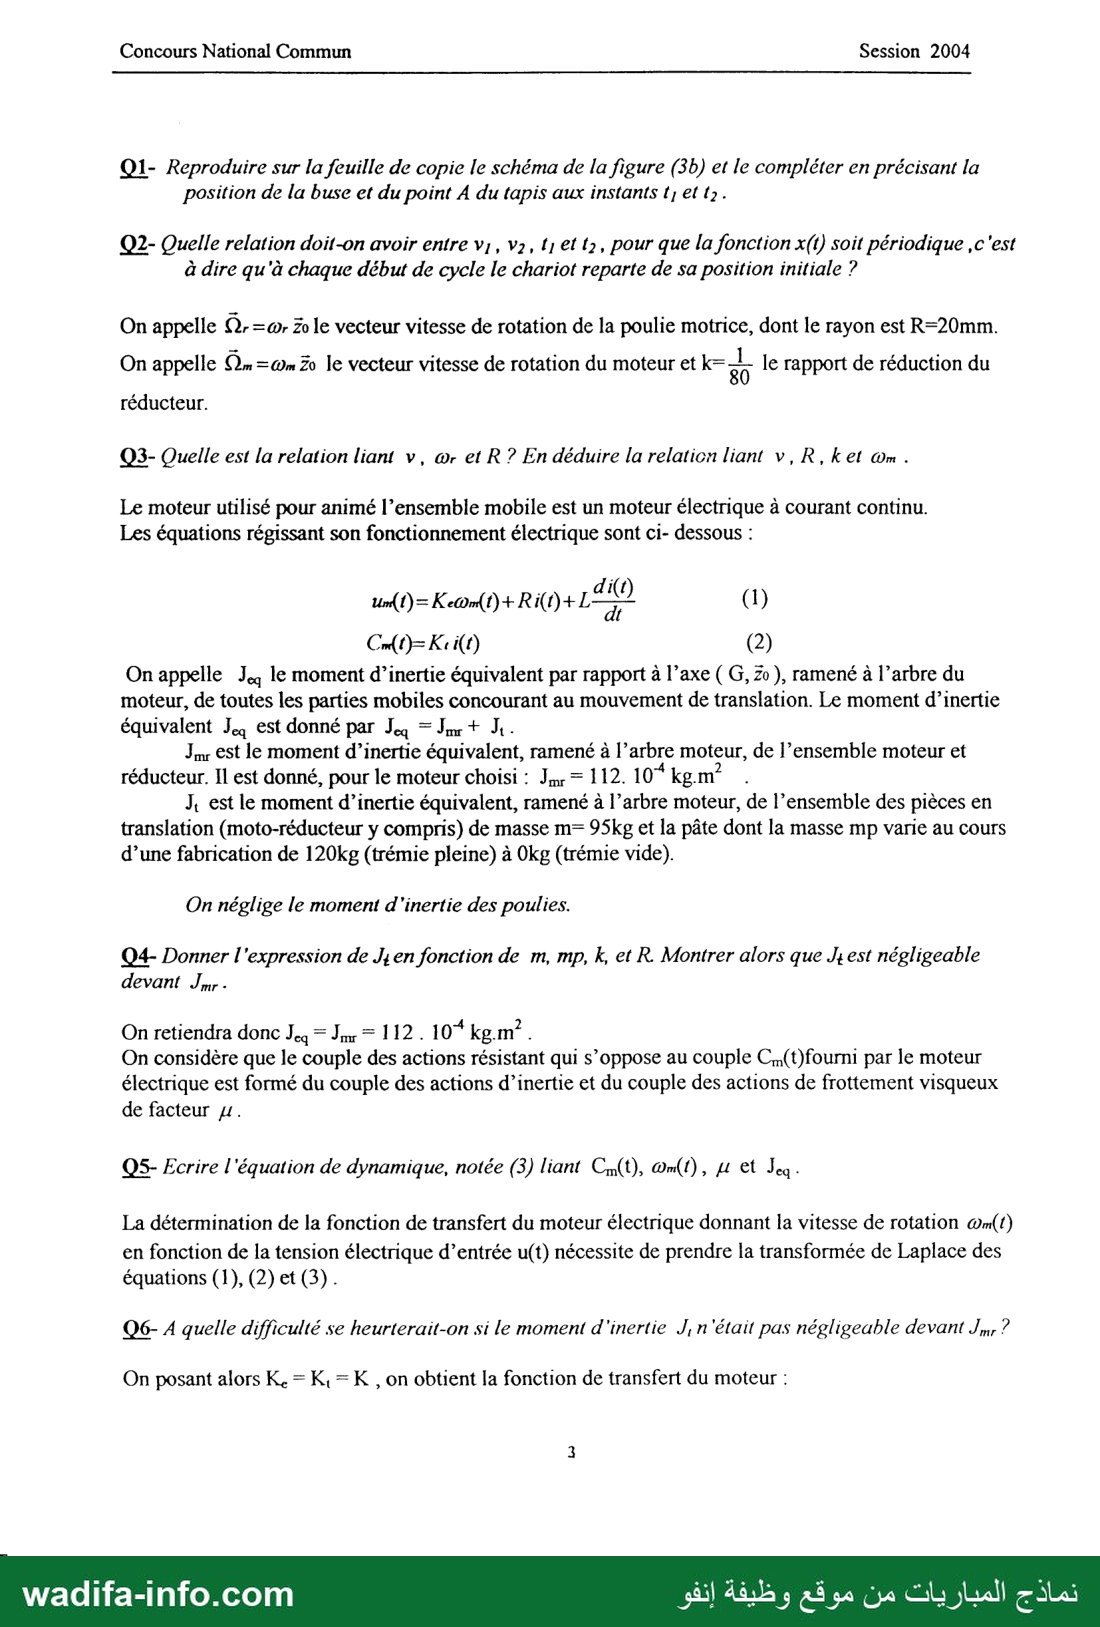
La courroie est fixée au bâti et la poulie motrice roule sans glisser : |v| = R ωr (le signe dépend du sens d'enroulement). Avec ωr = k ωm : v = k R ωm (k = 1/80, R = 20 mm).
Q4 : Inertie équivalente des masses en translation
On égale les énergies cinétiques : ½ Jt ωm² = ½ (m + mp) v², d'où Jt = (m + mp)(kR)². Au maximum (trémie pleine) : Jt = 215 × (0,02/80)² = 215 × 6,25·10−8 ≈ 1,34·10−5 kg·m², soit environ 0,12 % de Jmr = 1,12·10−2 kg·m² : négligeable, grâce au fort rapport de réduction (k² = 1/6400).
Q5 : Équation de dynamique (3)
Théorème du moment dynamique sur l'arbre moteur : Jeq dωm/dt = Cm(t) − μ ωm(t).
Q6 : Difficulté si Jt n'était pas négligeable
Jeq dépendrait de mp, qui varie de 120 kg à 0 au cours de la production. L'équation (3) aurait un coefficient variable dans le temps : système non stationnaire, pas de fonction de transfert à coefficients constants, et le modèle de Laplace ne s'appliquerait plus directement.
Q7 : Caractéristiques du moteur
K² + μR = 0,25 + 0,005 = 0,255.
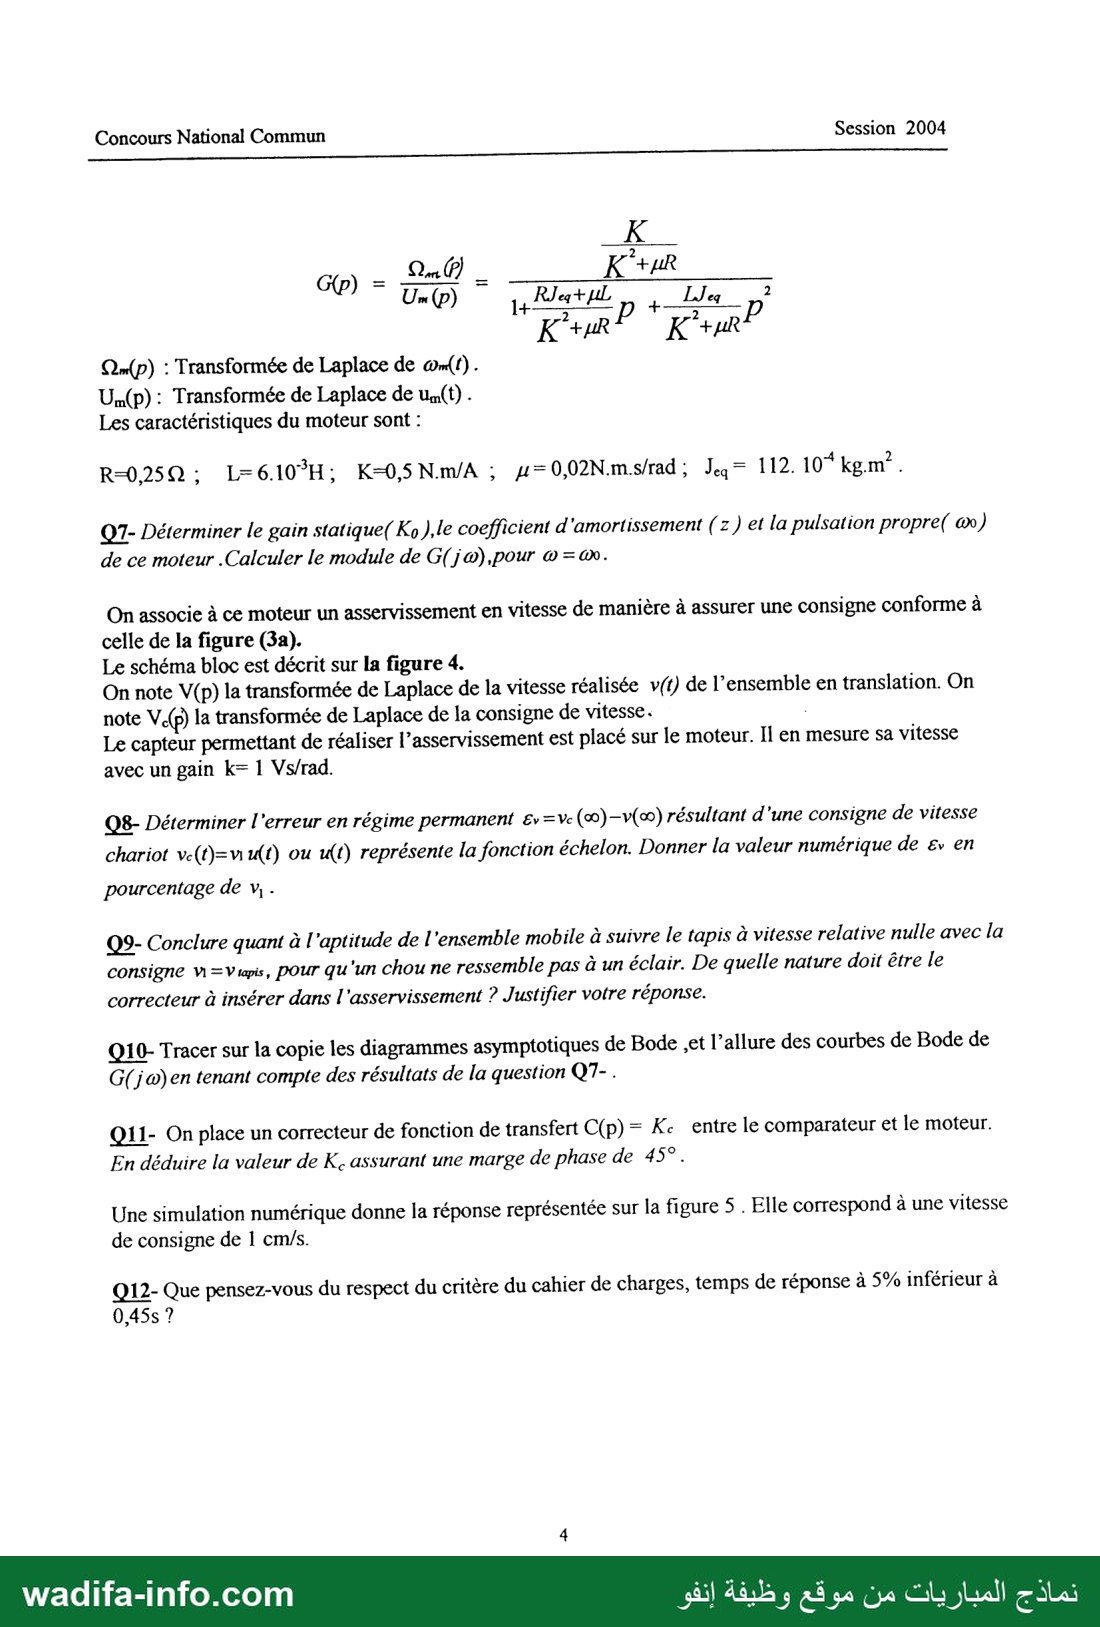
- K0 = K/(K² + μR) = 0,5/0,255 ≈ 1,96 rad·s−1/V.
- Coefficient de p² : L Jeq/0,255 = 6,72·10−5/0,255 ≈ 2,635·10−4 s², d'où ω0 ≈ 61,6 rad/s.
- Coefficient de p : (R Jeq + μL)/0,255 = (2,8·10−3 + 1,2·10−4)/0,255 ≈ 1,145·10−2 s = 2z/ω0, d'où z ≈ 0,35.
- |G(jω0)| = K0/(2z) ≈ 1,96/0,705 ≈ 2,78 (≈ 8,9 dB).
Q8 : Erreur de vitesse en régime permanent
Les blocs vides de la figure 4 sont 1/(kR) en entrée (Vc → Ωc) et kR en sortie (Ωm → V). On en déduit V/Vc = kcapteur G / (1 + kcapteur G), avec kcapteur = 1 V·s/rad. En régime permanent : v(∞) = v1·K0/(1 + K0), d'où εv = v1/(1 + K0) ≈ 0,34 v1, soit environ 34 % de v1.
Q9 : Aptitude à suivre le tapis, correcteur
Non : le chariot va environ 34 % moins vite que le tapis. La vitesse relative buse/tapis n'est pas nulle et le chou s'étale en longueur, comme un éclair. La FTBO est de classe 0 ; pour annuler l'erreur statique vis-à-vis d'un échelon, il faut une action intégrale : correcteur PI (classe 1), réglé pour conserver une marge de stabilité suffisante.
Q10 : Diagrammes de Bode de G(jω)
- Gain : asymptote horizontale à 20 log 1,96 ≈ 5,8 dB jusqu'à ω0 ≈ 61,6 rad/s, puis −40 dB/décade.
- Comme z ≈ 0,35 < 0,707, il y a une résonance à ωr = ω0√(1 − 2z²) ≈ 53 rad/s, de gain maximal K0/(2z√(1 − z²)) ≈ 2,97 (≈ 9,5 dB). Le gain vaut 8,9 dB à ω0.
- Phase : de 0° vers −180°, −90° à ω0, avec une transition assez raide (z faible).
Q11 : Correcteur proportionnel Kc pour MP = 45°
On cherche φ = −135°, avec u = ω/ω0 > 1 : tan(φ) = 2zu/(1 − u²) = +1, soit u² − 2zu − 1 = 0, d'où u = z + √(z² + 1) ≈ 1,413 et ω ≈ 87 rad/s. À cette pulsation, |G| = K0/√((1 − u²)² + (2zu)²) ≈ 1,96/1,41 ≈ 1,39. La condition Kc·k·|G| = 1 donne Kc ≈ 0,72. On baisse donc le gain (sans correction, Kc = 1, la marge n'est que d'environ 35°), ce qui dégrade encore la précision (εv ≈ 1/(1 + 0,72 × 1,96) ≈ 41 %) : cela confirme la nécessité d'un PI.
Q12 : Temps de réponse à 5 % (figure 5)
La réponse tend vers 10 mm/s (erreur statique nulle, donc la simulation inclut une action intégrale), après des oscillations initiales (pic ≈ 9,4 mm/s vers 0,04 s, creux ≈ 5,5 mm/s). La bande à 5 % (9,5 mm/s) n'est atteinte durablement que vers t ≈ 0,47 s (lecture graphique). Le critère t5% < 0,45 s n'est donc pas respecté, ou tout juste à la limite : la réponse est pénalisée par sa lente approche finale. Il faut revoir le réglage du correcteur.
III. Dosage de la pâte : mécanisme doseur
Q13 : Graphe des liaisons (figure 7)
- 0–1 : pivot (O, z0) ; 1–2 : rotule de centre A ; 2–3 : rotule de centre B ;
- 3–6 : pivot (C, z0) ; 6–0 : pivot (E, z0) ; 6–7 : rotule F ; 7–8 : rotule G ; 8–0 : glissière de direction y0 (réglage de la course) ;
- 3–4 : glissière de direction x4 (le long de CD) ; 4–5 : deux liaisons, linéaire annulaire d'axe (D', z0) et rotule D'' ; 5–0 : pivot glissant d'axe (D, x0) (piston).
Q14 : Liaison équivalente entre 4 et 5
Rotule en D'' : {X x + Y y + Z z ; 0}D''. Linéaire annulaire d'axe (D', z0) : {X' x + Y' y ; 0}D', transportée en D'' : moment D''D' ∧ (X' x + Y' y) = a z0 ∧ (X' x + Y' y) = −aY' x + aX' y. Somme : {(X + X') x + (Y + Y') y + Z z ; L x + M y + 0 z}D'', soit 5 inconnues et seul le moment sur z0 est nul. C'est une liaison pivot d'axe (D'', z0) : le centre de la rotule est sur l'axe de la linéaire annulaire.
Q15 : Mobilité interne
mi = 2 : rotation propre de la bielle 2 autour de (AB) (rotules à ses deux extrémités) et rotation propre de la biellette 7 autour de (FG) (idem). Avec mu = 2 (rotation de la manivelle et réglage de 8), on a m = 4.
Q16 : Degré d'hyperstatisme
9 solides et 11 liaisons (en comptant 4–5 comme une pivot), donc γ = 11 − 9 + 1 = 3. Inconnues cinématiques : Ic = 3 pivots (3) + 4 rotules (12) + 2 glissières (2) + pivot 4–5 (1) + pivot glissant (2) = 20. h = m + 6γ − Ic = 4 + 18 − 20 = 2. Vérification statique : Is = 15 + 12 + 10 + 5 + 4 = 46 et Es = 6 × 8 = 48, d'où h = 46 − 48 + 4 = 2. Le montage impose deux conditions géométriques (parallélisme d'axes, par exemple dans la boucle 0–6–3–4–5–0).
Q17 : Fermeture géométrique (0, 1, 2, 3, 0)
OA + AB + BC + CO = 0, soit R1 x1 + R2 x2 + R3 x3 − L x0 − h y0 = 0. Projections :
- sur x0 : R1 cos α + R2 cos β + R3 cos γ = L ;
- sur y0 : R1 sin α + R2 sin β + R3 sin γ = h.
Q18 : Élimination de β
On isole R2 cos β et R2 sin β, on élève au carré et on additionne : R2² = (L − R1cos α − R3cos γ)² + (h − R1sin α − R3sin γ)². D'où a cos γ + b sin γ = c avec :
- a(α) = 2R3(L − R1 cos α) ;
- b(α) = 2R3(h − R1 sin α) ;
- c(α) = (L − R1 cos α)² + (h − R1 sin α)² + R3² − R2².
Q19 : Vitesse de D
OD = OC − λ x4, avec C fixe. x4 est lié à 3 (angle (x3, x4) = π/6 constant), donc dx4/dt = γ̇ y4. V(D/0) = −λ̇ x4 − λ γ̇ y4.
Q20 : Caractéristique du mouvement de D
D appartient au piston 5, en translation suivant x0 (D sur l'axe du pivot glissant) : V(D∈5/0) est porté par x0, sa composante sur y0 est nulle. Avec (x0, x4) = γ + π/6 : λ̇ sin(γ + π/6) + λ γ̇ cos(γ + π/6) = 0, soit dλ/dγ = −λ cot(γ + π/6). Son intégration redonne yD = 0, c'est-à-dire λ = h / sin(γ + π/6).
Q21 : V(D∈5/0) en fonction de μ
V(D∈5/0) = μ̇ x0, avec μ = L − λ cos(γ + π/6) = L − h cot(γ + π/6).
Q22 : Loi approchée et régularité de l'éclair
Les figures 9 et 10 montrent que le déplacement de D est très proche de la projection horizontale de A : loi quasi sinusoïdale en α (donc en t, puisque α = ω t), μ(t) ≈ μ0 + U cos(ωt), comme un système bielle-manivelle. La vitesse du piston, et donc le débit de pâte incompressible (Q = S·μ̇), varie sinusoïdalement. Avec une buse à vitesse constante par rapport au tapis, la section de l'éclair varierait le long du gâteau : on ne peut pas réaliser un éclair régulier avec ce mécanisme seul.
Q23 : Cinématique graphique (figure 12, échelle 8 mm pour 1 mm/s)
- a) V(A∈1/0) ⟂ OA, de norme 5 mm/s, soit une flèche de 40 mm en A, dans le sens de rotation choisi pour la manivelle.
- b) B appartient à 2 et à 3, avec 3 en rotation autour de C fixe, donc V(B∈2/0) = V(B∈3/0) ⟂ CB. Équiprojectivité sur 2 : V(B)·AB = V(A)·AB. On projette V(A) sur (AB), on reporte la projection en B et on remonte perpendiculairement à (AB) jusqu'à la direction ⟂ CB.
- c) V(D∈3/0) = V(D∈3/4) + V(D∈4/0), avec V(D∈3/4) portée par x4 (glissière 3/4) et V(D∈4/0) = V(D∈5/0) (pivot 4/5 de centre D).
- d) V(D∈3/0) ⟂ CD, de norme |V(B)|·CD/CB (rotation de 3 autour de C). On décompose ce vecteur selon la direction x4 (droite CD) et la direction x0 : la composante suivant x0 est V(D∈5/0). Sur la configuration dessinée du DR, cette construction donne une norme voisine de celle de V(A), de l'ordre de 4,5 à 5 mm/s (ordre de grandeur relevé sur le tracé, à confirmer par votre propre construction).
Q24 : Courses extrêmes (figure 13)
Méthode : aux points morts, O, A et B sont alignés, donc OB = R2 + R1 (manivelle et bielle alignées) ou OB = R2 − R1 (repliées). Pour chaque position de C : on trace le cercle de centre C et de rayon R3 ; ses intersections avec les cercles de centre O et de rayons R2 ± R1 donnent les deux positions extrêmes de B ; pour chacune, on trace la droite issue de C à π/6 de CB (direction x4) jusqu'à l'axe x0, ce qui donne D. La course est la distance entre les deux positions de D. D'après la figure 9, la plus grande amplitude est obtenue pour h = hmax : la course maximale correspond à la position haute Cs et la course minimale à la position basse Ci. Sur le DR scanné, la première figure porte Ci et la seconde Cs : signalez cet ordre sur la copie si vous le constatez aussi.
Q25 : Intérêt du mécanisme
Il ne modifie pas la loi du mouvement, qui reste quasi sinusoïdale comme un simple bielle-manivelle. Son seul intérêt est de permettre le réglage de la course du piston, donc du volume dosé, par simple déplacement de C (pièce 8), sans changer de pièces et avec un moteur tournant à vitesse constante.
IV. Modélisation du comportement de la pâte
Q26 : Théorème de la résultante dynamique
m ẍP = k(xE − xP) + c(ẋE − ẋP). Le ressort est au repos pour les positions moyennes.
Q27 : Fonction de transfert
H(p) = XP(p)/XE(p) = (k + c p)/(m p² + c p + k) = (1 + (c/k)p)/(1 + (c/k)p + (m/k)p²) : second ordre, de pulsation propre ωn = √(k/m) et d'amortissement ξ = c/(2√(km)), avec un zéro.
Q28 : Réponse permanente à xE = A sin(ωE t)
Système linéaire : xP(t) = A |H(jωE)| sin(ωE t + φ), sinusoïde de même pulsation, d'amplitude A√(k² + c²ωE²)/√((k − mωE²)² + c²ωE²) et de déphasage φ = arctan(cωE/k) − arg(k − mωE² + j c ωE). L'amplitude est amplifiée près de ωn et atténuée pour ωE ≫ ωn.
Q29 : Conclusion
La sortie de pâte reste périodique (sinusoïdale) : le débit à la buse fluctue à la pulsation de la manivelle, amplifié ou atténué selon ωE/ωn, mais jamais constant. Avec une vitesse buse/tapis constante, l'éclair n'aura pas une forme régulière (épaisseur ondulée). Il faudrait moduler la vitesse relative de la buse en phase avec le débit (commande du chariot) ou utiliser une loi de dosage à vitesse de piston constante (came, vérin asservi).
💡 À retenir et à réviser pour le CNC (Sciences industrielles) : inertie équivalente ramenée (égalité des énergies cinétiques) ; modèle du moteur à courant continu et second ordre (K0, z, ω0, résonance) ; précision des asservissements et rôle de l'intégrateur ; marge de phase et correcteur proportionnel ; liaisons équivalentes en série et en parallèle ; mobilités internes et hyperstatisme (h = m + 6γ − Ic) ; fermeture géométrique et élimination d'un paramètre ; cinématique graphique (équiprojectivité, composition des vitesses, points morts) ; réponse harmonique d'un système masse-ressort-amortisseur.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}