
Modèle de concours : CNC 2000 Physique I (MP) — Concours National Commun
⬇️ Télécharger le PDF Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1682/modele-de-concours-cnc-2000-physique-i-mp-concours-national-commun
En bref
Ce document est une ancienne épreuve écrite du concours de Concours d'accès aux écoles d'ingénieurs organisé par Concours National Commun (CNC) — CPGE (2000), publiée sur Wadifa Info en consultation et téléchargement PDF gratuits, avec une correction proposée.
- Organisme
- Concours National Commun (CNC) — CPGE
- Grade
- Concours d'accès aux écoles d'ingénieurs
- Spécialité
- Physique I
- Année
- 2000
- Pages
- 10
- Langue des questions
- français
- Correction
- correction proposée disponible sur cette page
📝 Texte des questions (extrait automatiquement des pages scannées)
Ce texte est extrait automatiquement des images de l'épreuve et peut contenir des erreurs de lecture — les images ci-dessus font foi.
— صفحة 1 —
ROYAUME DU MAROC
Ministère Chargé de l'Enseignement Ministère de l'Enseignement
Secondaire et Technique Supérieur, de la Formation des Cadres
et de la Recherche Scientifique
Concours National Commun
d’Admission aux
Grandes Écoles d’Ingénieurs
Session 2000
ÉPREUVE DE PHYSIQUE I
Durée 4 heures
Concours MP
Cette épreuve comporte 9 pages au format A4, en plus de cette page de garde
L'usage de la calculatrice est interdit
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
L’énoncé de cette épreuve comporte 9 pages.
L'usage de la calculatrice est interdit .
On veillera à une présentation claire et soignée des copies. Il convient en particulier de rappeler avec précision les
références | des questions abordées.
Premier problème
Etude de quelques aspects mécaniques d’une roue de voiture
1° partie
Équilibrage d’une roue de voiture
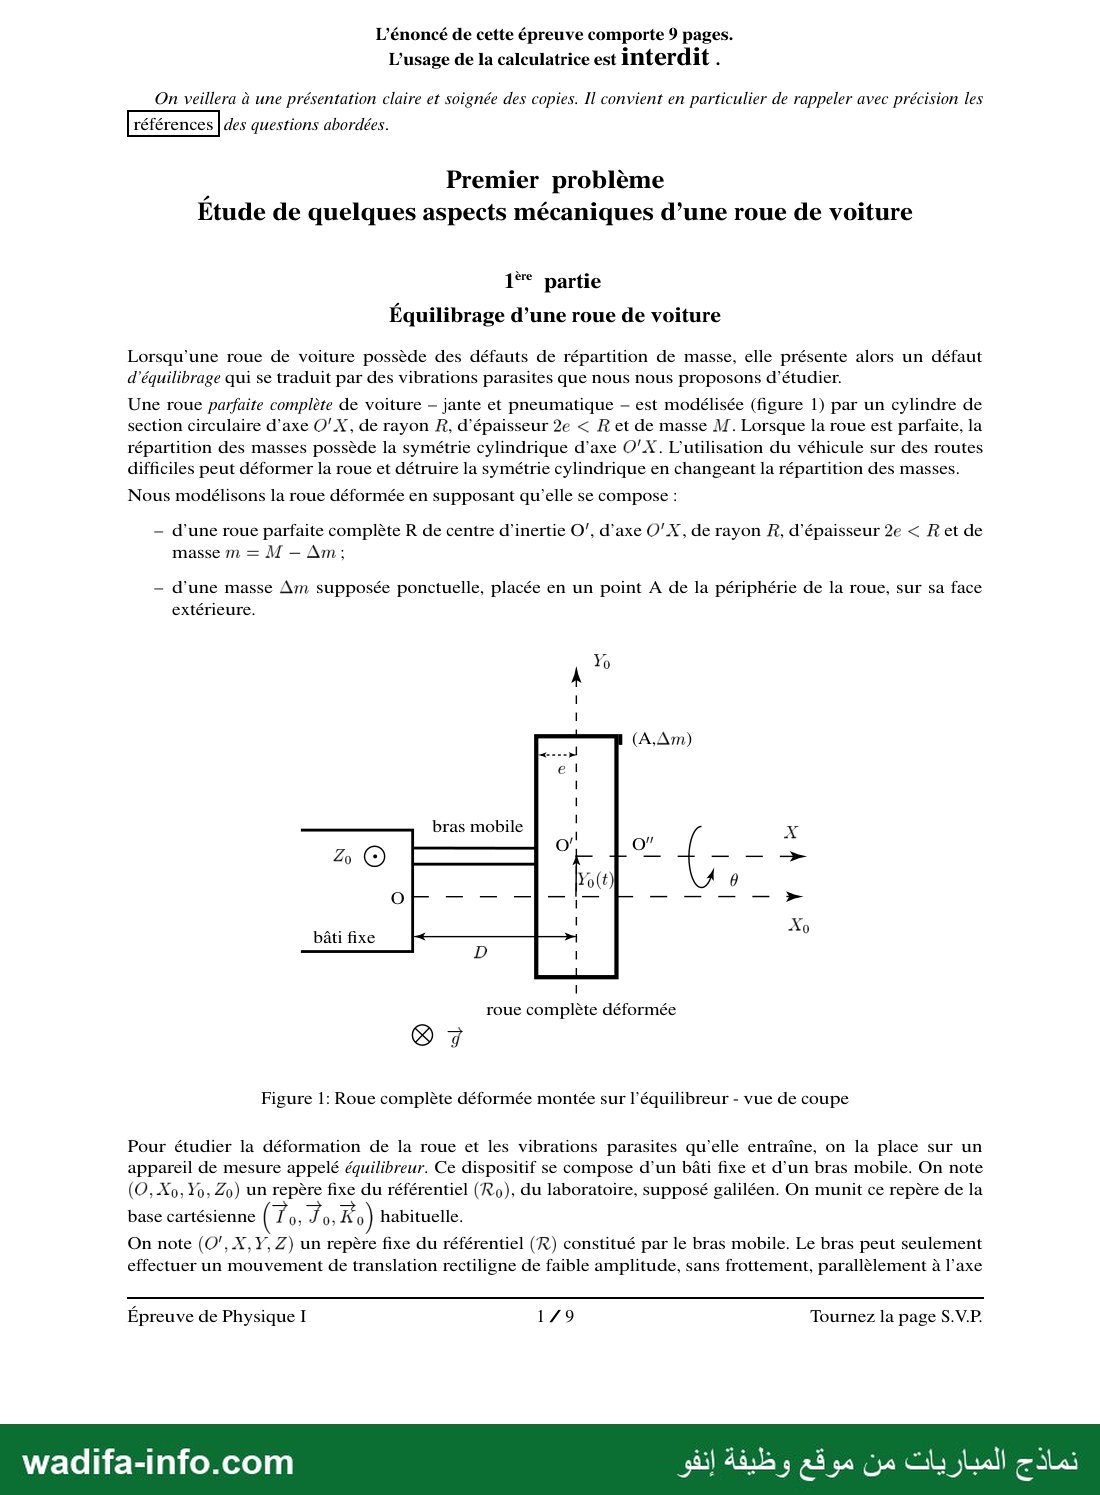
Lorsqu'une roue de voiture possède des défauts de répartition de masse, elle présente alors un défaut
d’équilibrage qui se traduit par des vibrations parasites que nous nous proposons d’étudier.
Une roue parfaite complète de voiture - jante et pneumatique — est modélisée (figure 1) par un cylindre de
section circulaire d’axe O"X, de rayon R, d'épaisseur 2e › R et de masse M. Lorsque la roue est parfaite, la
répartition des masses possède la symétrie cylindrique d'axe O'X. L'utilisation du véhicule sur des routes
difficiles peut déformer la roue et détruire la symétrie cylindrique en changeant la répartition des masses.
Nous modélisons la roue déformée en supposant qu’elle se compose :
— d’une roue parfaite complète R de centre d'inertie 0, d'’axe O'X, de rayon R, d'épaisseur 2e › R et de
masse m = M — Am:
- d’une masse Am supposée ponctuelle, placée en un point À de la périphérie de la roue, sur sa face
extérieure.
bras mobile
bâti fixe
roue complète déformée
Figure 1: Roue complète déformée montée sur l’équilibreur - vue de coupe
Pour étudier la déformation de la roue et les vibrations parasites qu’elle entraîne, on la place sur un
appareil de mesure appelé équilibreur. Ce dispositif se compose d’un bâti fixe et d’un bras mobile. On note
(O, Xo, Yo. Zo) Un repère fixe du référentiel (Ro), du laboratoire, supposé galiléen. On munit ce repère de la
tai = :
base cartésienne (7e, Te ,K 0 habituelle.
On note )0' , X,Y, Z) un repère fixe du référentiel (R) constitué par le bras mobile. Le bras peut seulement
effectuer un mouvement de translation rectiligne de faible amplitude, sans frottement, parallèlement à l’axe
Épreuve de Physique I 1/9 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
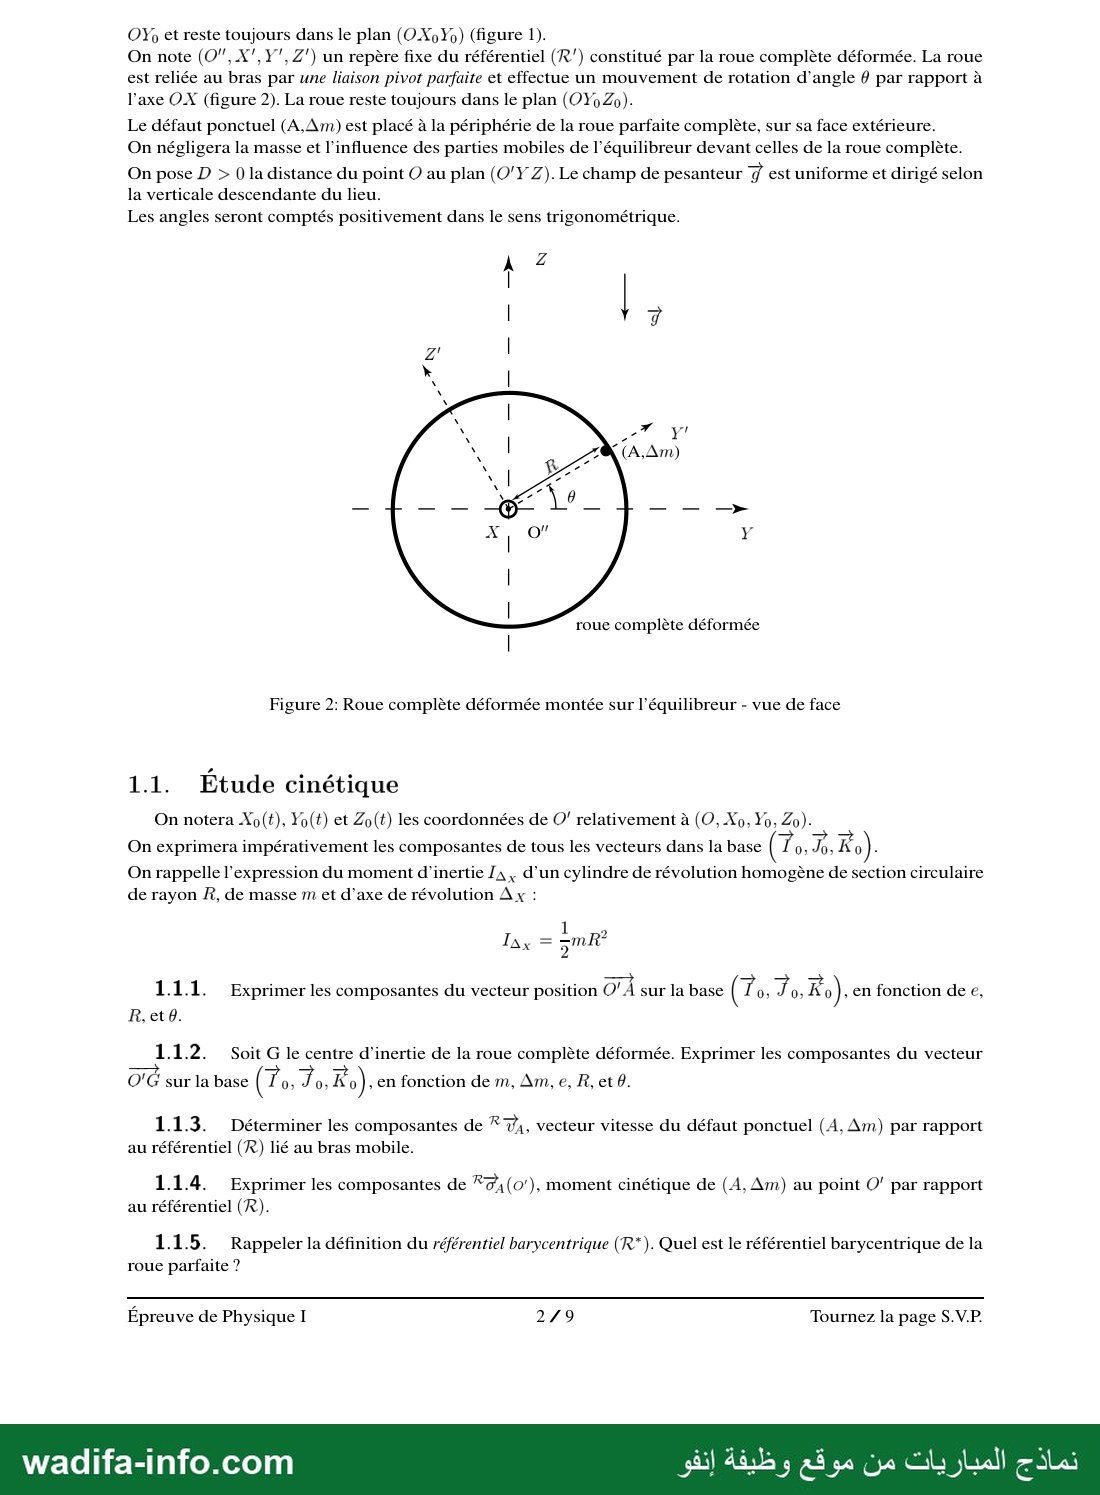
010 et reste toujours dans le plan (OXoY9) (figure 1).
On note (0", X',Y", Z') un repère fixe du référentiel (R') constitué par la roue complète déformée. La roue
est reliée au bras par une liaison pivot parfaite et effectue un mouvement de rotation d'angle 0 par rapport à
l’axe OX (figure 2). La roue reste toujours dans le plan (OY9 Zo).
Le défaut ponctuel (A,Am) est placé à la périphérie de la roue parfaite complète, sur sa face extérieure.
On négligera la masse et l'influence des parties mobiles de l’équilibreur devant celles de la roue complète.
On pose D › 0 la distance du point 0 au plan (0'Y Z). Le champ de pesanteur 7 est uniforme et dirigé selon
la verticale descendante du lieu.
Les angles seront comptés positivement dans le sens trigonométrique.
roue complète déformée
Figure 2: Roue complète déformée montée sur l’équilibreur - vue de face
1.1. Étude cinétique
On notera Xo(t), Yo(t) et Zo(t) les coordonnées de O' relativement à (O, Xo, Yo, Zo).
On exprimera impérativement les composantes de tous les vecteurs dans la base (7. ; 7 8 Ko) ;
On rappelle l'expression du moment d'inertie ZA, d’un cylindre de révolution homogène de section circulaire
de rayon R, de masse m et d’axe de révolution À x :
x 2
1.1.1. Exprimer les composantes du vecteur position O' À sur la base (7e, 5 1 0 , د fonction de e,
R,etô.
1.1.2. Soit 6 le centre d’inertie de la roue complète déformée. Exprimer les composantes du vecteur
O'G sur la base (7e ; Te ,Kk 0) ,en fonction de m, Am, e, R, et 0.
1.1.3. Déterminer les composantes de * 4, vecteur vitesse du défaut ponctuel (A, Am) par rapport
au référentiel (R) lié au bras mobile.
1.1.4. Exprimer les composantes de #74 (0'), moment cinétique de (A, Am) au point 0 par rapport
au référentiel (R).
1.1.5. Rappeler la définition du référentiel barycentrique (R*). Quel est le référentiel barycentrique de la
roue parfaite ?
Épreuve de Physique I 2/9 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
1.1.6. Énoncer le théorème عل KôNIG relatif au moment cinétique.
1.1.7. Exprimer les composantes de Ron (0'), moment cinétique de la roue complète parfaite au point
O' par rapport au référentiel (R), en fonction de m, R, et 0 = 0/0
1.1.8. D'après les questions précédentes, déterminer les composantes de 770 ) le moment cinétique
de la roue complète déformée au point 0 par rapport au référentiel (R).
1.2. Etude dynamique
On suppose que le bâti exerce sur le bras mobile une réaction 7 de composantes (Rx,., بجا Rz, ) dans la
base 7 Li. Ko)
La roue complète déformée est fixée sur le bras par l'intermédiaire d’une liaison pivot parfaite qui exerce
sur la roue un effort de moment 2 dont les composantes sont données par (Cx,» و za) dans la base
7. T6,R
D'autre part on suppose qu’un dispositif annexe, que l’on n'étudiera pas, exerce sur la roue un couple de
moment * = T(t) 1 9 qui permet de maintenir la vitesse angulaire Ô de la roue constante. On notera w = 0
cette vitesse angulaire ou pulsation constante dans toute la suite du problème.
1.2.1. Le mouvement de translation du bras se faisant sans frottement, que vaut Ry, ?
1.2.2. Rappeler la définition d’une liaison pivot parfaite d’axe O'X. Que vaut Cx, dans ce cas ?
1.2.3. Rappeler l'énoncé du théorème du centre d'inertie.
1.2.4. Rappeler l'énoncé du théorème du moment cinétique en un point fixe d’un référentiel galiléen
(Ro). Que devient ce théorème si le référentiel n'est pas galiléen ?
1.2.5. Effectuer dans le référentiel (R) le bilan des forces qui s'appliquent sur le système composé de
la roue complète déformée.
1.2.6. Appliquer le théorème du centre d'inertie par rapport au référentiel (R), au système composé
de la roue complète déformée et du bras mobile.
1.2.7. En déduire que Y9(t) obéit à l'équation différentielle suivante :
Yo(t) = ram cos (ut + 00) (1)
On donne pour toute la suite du problème les conditions initiales suivantes : و0 = 0, Y9(0) = 0 et 9 (0) = 0.
1.2.8. Appliquer le théorème du moment cinétique au système composé de la roue complète déformée,
au point 0 et par rapport au référentiel (R).
1.2.9. Montrer qu'en toute rigueur, le bras mobile décrit des oscillations selon 016 à la pulsation w
constante si le couple '(t) obéit à une relation que l’on donnera en fonction de R, Am, m, g,w et t.
1.3. Applications
1.3.1. Déduire de la relation (1) la nature du mouvement de l'ensemble {bras mobile + roue complète }
dans le plan (OX0 Yy). On donnera en particulier l'expression de l'amplitude قل max EN fonction des données
du problème.
1.3.2. En réalité le mouvement du bras mobile dans le plan OXo}9 est un mouvement de rotation
d'angle م autour de 070 de très faible amplitude, assimilable au mouvement de translation selon 016 que
nous avons étudié. En utilisant les résultats précédents, exprimer Praz له fonction de وا max Et D.
1.3.3. Que valent % maz et وميم POUT Une roue complète parfaite ?
1.3.4. Comment Y mar et Pmaz Varient-ils avec Am ?
Épreuve de Physique I 37/9 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
1.3.5. On suppose qu’une voiture équipée d’une roue déformée présentant un défaut d’équilibrage se
déplace en ligne droite à vitesse constante. Le volant du véhicule est fixé sur l’axe 020. Comment le défaut
d'équilibrage peut-il être ressenti par le conducteur ?
On suppose que la roue déformée présente un défaut d’équilibrage (A, Am) externe, à la périphérie de la
roue complète, comme indiqué sur la figure ٠
1.3.6. Montrer en faisant un minimum de calculs que l’on peut remédier à ce défaut en plaçant une
masse supplémentaire Am en un endroit bien précis de la roue complète que l’on déterminera.
2ème partie
Modélisation d’une suspension d’automobile
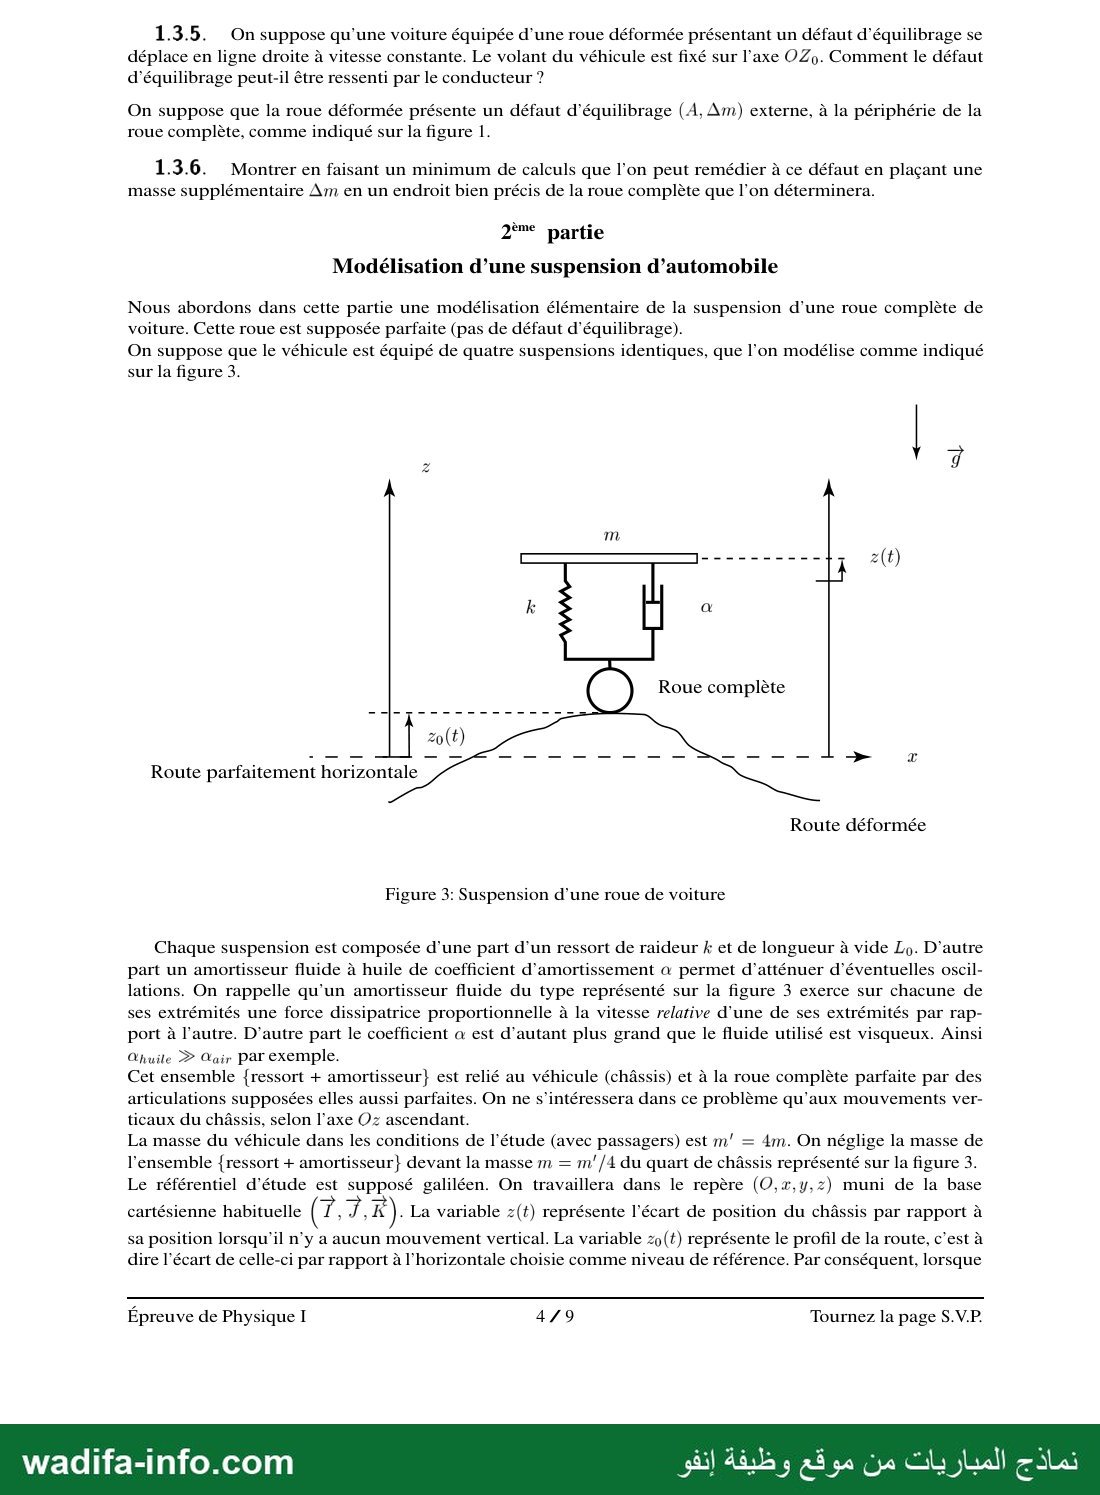
Nous abordons dans cette partie une modélisation élémentaire de la suspension d’une roue complète de
voiture. Cette roue est supposée parfaite (pas de défaut d’équilibrage).
On suppose que le véhicule est équipé de quatre suspensions identiques, que l’on modélise comme indiqué
sur la figure 3.
Roue complète
zo(t)
; pris ES mé ساس لس نا › x
Route parfaitement horizontale
Route déformée
Figure 3: Suspension d’une roue de voiture
Chaque suspension est composée d’une part d’un ressort de raideur À et de longueur à vide .ونا D'autre
part un amortisseur fluide à huile de coefficient d’amortissement à permet d’atténuer d'éventuelles oscil-
lations. On rappelle qu’un amortisseur fluide du type représenté sur la figure 3 exerce sur chacune de
ses extrémités une force dissipatrice proportionnelle à la vitesse relative d’une de ses extrémités par rap-
port à l’autre. D'autre part le coefficient a est d'autant plus grand que le fluide utilisé est visqueux. Ainsi
Qhuite › Œair Par exemple.
Cet ensemble {ressort + amortisseur} est relié au véhicule (châssis) et à la roue complète parfaite par des
articulations supposées elles aussi parfaites. On ne s’intéressera dans ce problème qu'aux mouvements ver-
ticaux du châssis, selon l’axe Oz ascendant.
La masse du véhicule dans les conditions de l'étude (avec passagers) est m' = 4m. On néglige la masse de
l’ensemble {ressort + amortisseur} devant la masse m = m'/4 du quart de châssis représenté sur la figure 3.
Le référentiel d'étude est supposé galiléen. On travaillera dans le repère (O,x,y,z) muni de la base
cartésienne habituelle T, sa F) . La variable z(t) représente l’écart de position du châssis par rapport à
sa position lorsqu'il n’y a aucun mouvement vertical. La variable z0(t) représente le profil de la route, c’est à
dire l'écart de celle-ci par rapport à l'horizontale choisie comme niveau de référence. Par conséquent, lorsque
Épreuve de Physique I 4/9 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
la route est parfaitement horizontale et le mouvement stabilisé, on a z(t) = 0 et z0(t) = 0
2.1. Équation différentielle
On suppose tout d’abord que le véhicule est au repos sur une route parfaitement horizontale. La longueur
de chaque ressort est alors lo.
2.1.1. Déterminer l’expression de Aly = Lo — ly en fonction des données du problème.
On suppose maintenant que le véhicule est en mouvement sur une route rectiligne de profil quelconque.
2.1.2. Faire un bilan des forces exercées sur la masse m qui représente un quart du châssis. On
exprimera les différentes forces en fonction des données du problème.
2.1.3. Établir l'équation différentielle vérifiée par z(t) et montrer qu'elle peut se mettre sous la forme :
avec f((t) une fonction du temps dont on donnera l'expression en fonction de z0(t), #o(t) et d'autres données
du problème.
2.1.4. Mettre l'équation différentielle précédente sous la forme :
wo “9
Exprimer la pulsation propre وس et le coefficient /# en fonction des données. Pourquoi appelle-t-on / coefficient
d'amortissement ou coefficient d'amortissement réduit ?
2.2. Réponse indicielle
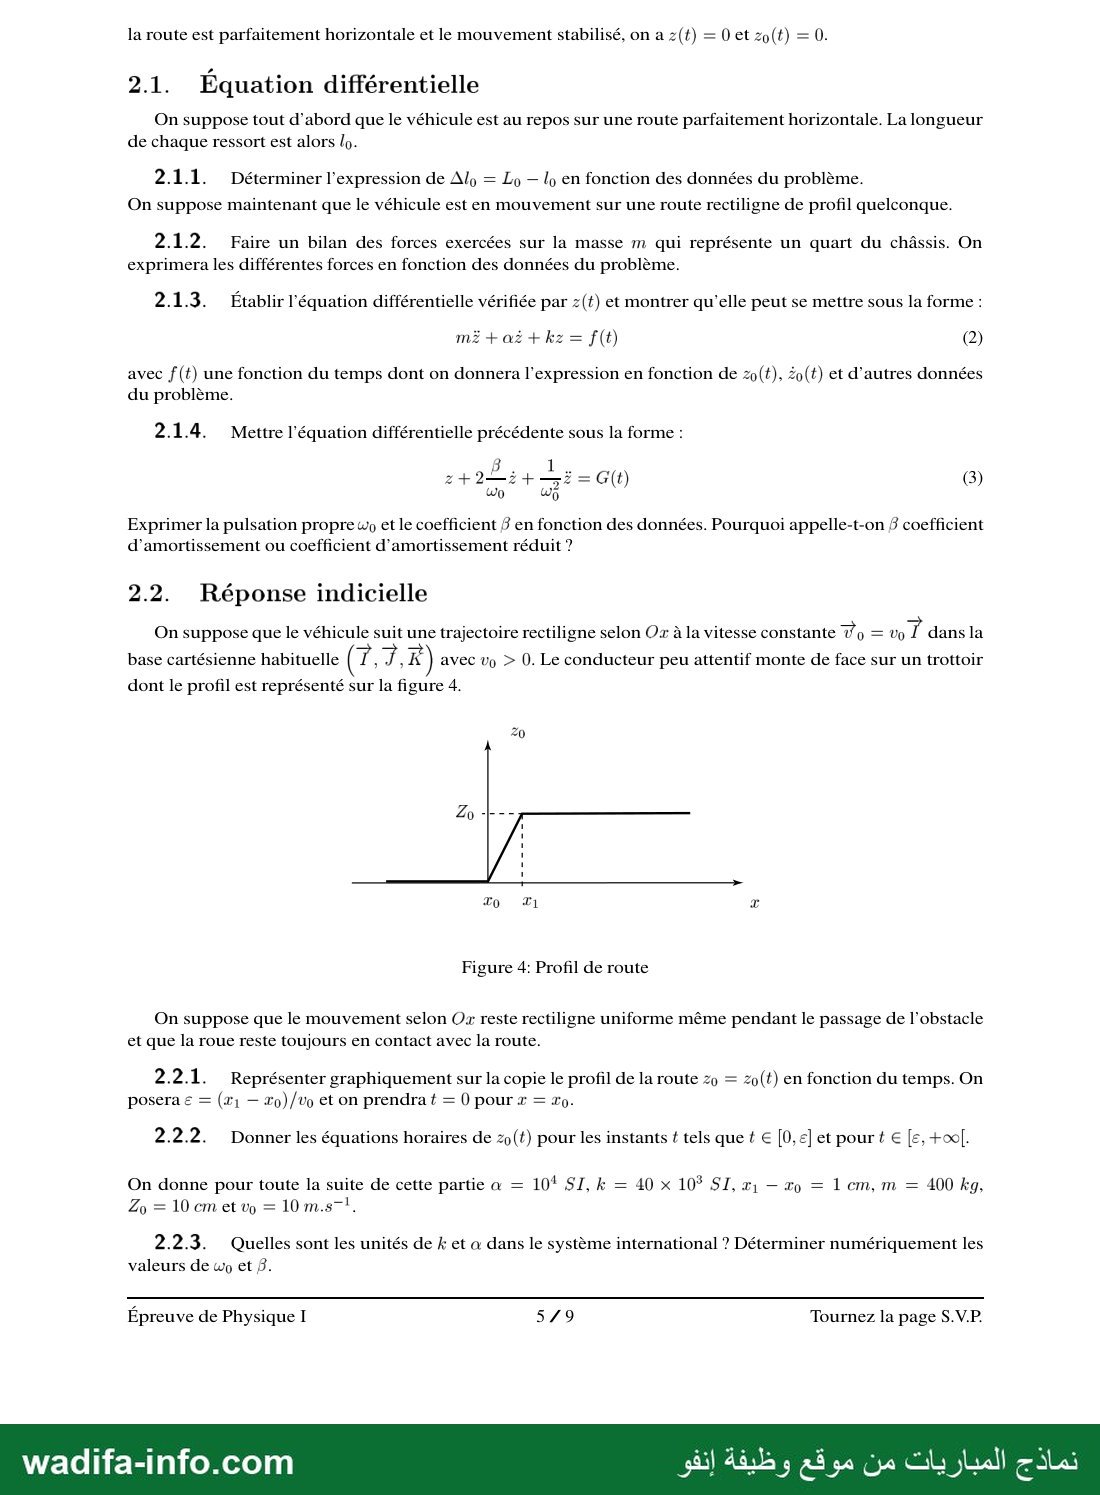
On suppose que le véhicule suit une trajectoire rectiligne selon 02 à la vitesse constante Vo =v 7 dansla
base cartésienne habituelle (7, 7 ; 7 ) avec 00 › 0. Le conducteur peu attentif monte de face sur un trottoir
dont le profil est représenté sur la figure 4.
Figure 4: Profil de route
On suppose que le mouvement selon Oz reste rectiligne uniforme même pendant le passage de l'obstacle
et que la roue reste toujours en contact avec la route.
2.2.1. Représenter graphiquement sur la copie le profil de la route 20 = z0(t) en fonction du temps. On
posera € = (x; — x0)/vo et on prendra t = 0 pour x = x.
2.2.2. Donner les équations horaires de z0(t) pour les instants 2 tels que t € [0, €] et pour + € [e, +œ|.
On donne pour toute la suite de cette partie œ = 10* SI, k = 40 x 103 SI, x, — x = 1em,m = 400 kg,
20 = 10cmetwy = 10 18-1
2.2.3. Quelles sont les unités de k et à dans le système international ? Déterminer numériquement les
valeurs de وه et 2.
Épreuve de Physique I 5/9 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
2.2.4. Montrer que pour les instants ) appartenant à [0, €], on peut supposer en bonne approximation
que la fonction G(t) du second membre de l'équation différentielle (3) est constante.
2.2.5. D'après la question précédente, donner l'expression de G(t) et résoudre l'équation différentielle
(3) pour les instants + appartenant à [0, €]. On mettra z(t) sous la forme :
z(t) = Aexprit + Bexprat + ©
avec ra › T,. Donner les expressions de 7, et ra en fonction de 8 et wy ainsi que l’expression de ل en fonction
des données du problème.
2.2.6. On donne les conditions initiales suivantes en t = 0 : z(0) = 0 et #(0) = 0. On admet sans caleul
que les valeurs numériques des données du problème sont telles que |er,| › 1 et |er2| › 1. Montrer que 2)2(
est nul à l'ordre zéro en € alors que #(e) ne l’est pas. On prendra aussi désormais pour la suite #(e) = 0.
2.2.7. Résoudre l'équation différentielle (3) pour les instants t appartenant à [£, .]عه On exprimera les
constantes d'intégration لك et B' en fonction des données du problème.
2.2.8. Rappeler l'expression de 4 en fonction de a, m et k. Représenter sur la copie l'allure de z(#) pour
8 ›1 puis pour 3 › 1.
Lorsque le véhicule est neuf, les caractéristiques physiques ه et k de la suspension sont telles que 3 › 1 pour
un bon confort et une meilleure sécurité des usagers. En vieillissant, les amortisseurs fluides se dégradent et
l’huile peut devenir moins visqueuse ou être remplacée en partie par de l'air.
2.2.9. Quelle est la conséquence de ce vieillissement sur le facteur d'amortissement # ? Quelle peut en
être la conséquence sur le confort des usagers lorsque le véhicule rencontre un obstacle sur la route ?
2.2.10. Il arrive que des automobilistes imprudents dépassent la charge maximale autorisée pour leur
véhicule aux suspensions déjà usées. Quelles peuvent être les conséquences sur la sécurité ?
2.3. Réponse harmonique
On suppose cette fois que le profil de la route est de la forme :
20 ( t ) = 7 coswt
Le véhicule se déplace toujours en ligne droite selon Or avec une vitesse moyenne constante : 7 71 avec
v › 0. On adoptera la notation complexe habituelle :
z(t) = Zexpiwt
2.3.1. Établir l'expression de la fonction de transfert harmonique H(iw) = Z/Z, de la suspension en
fonction de 3, wo et w. Z et Z, sont les amplitudes complexes associées respectivement à z(t) et zo(t).
2.3.2. Déterminer le diagramme de BODE asymptotique du gain G(w) = مج201 H (w) de la suspen-
sion, avec H(w) = |H(iw)| le module de la fonction de transfert, pour w › wo etw 3 wo.
2.3.3. Représenter graphiquement sur la copie le diagramme de BODE asymptotique du gain en
fonction de w/wo en représentation semi-logarithmique pour w/wo variant de 0,1 à 10. Que peut-on en
déduire du comportement de G(w) ?
L'usager a un bon confort de conduite si le châssis est pratiquement insensible aux ondulations de la route.
2.3.4. Exprimer la pulsation w en fonction de la vitesse moyenne v et de À la période spatiale des
ondulations de la route.
2.3.5. Lors du rallye Paris-Dakar, les concurrents affrontent souvent des profils de route de type « tôle
ondulée ». Si la période spatiale d’un tel profil est À = 1,5 m, quelle vitesse minimum doit-on conseiller aux
pilotes ?
Épreuve de Physique I 6/9 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
2.3.6. Si les pilotes entrent dans une zone où le profil ondulé s’élargit, c’est à dire si À augmente, que
faut-il conseiller aux pilotes ?
Deuxième problème
Etude thermodynamique d’un moteur de voiture
Ce problème traite de quelques aspects élémentaires du fonctionnement d’un moteur thermique à com-
bustion interne.
On raisonne sur une masse unité d’un mélange de gaz dont la nature évolue au cours d’un cycle. Pour sim-
plifier l'analyse, on assimilera ce mélange à de l'air supposé se comporter comme un gaz parfait de capacités
calorifiques massiques c, et c, constantes et de rapport y = ولي = 1,4.
On suit l’évolution de cette masse unité pour un cycle de fonctionnement d'un des quatre cylindres iden-
tiques du moteur.
Le volume offert au gaz dans ce cylindre varie entre la valeur maximale V, — piston au point mort bas — et la
valeur minimale وآ — piston au point mort haut — On définit un taux de compression 7 par 7 = V,/V2 › 1et
un rapport له des températures extrêmes du cycle par : a = T max /Tmin-
On utilise la convention de signe habituelle de la thermodynamique.
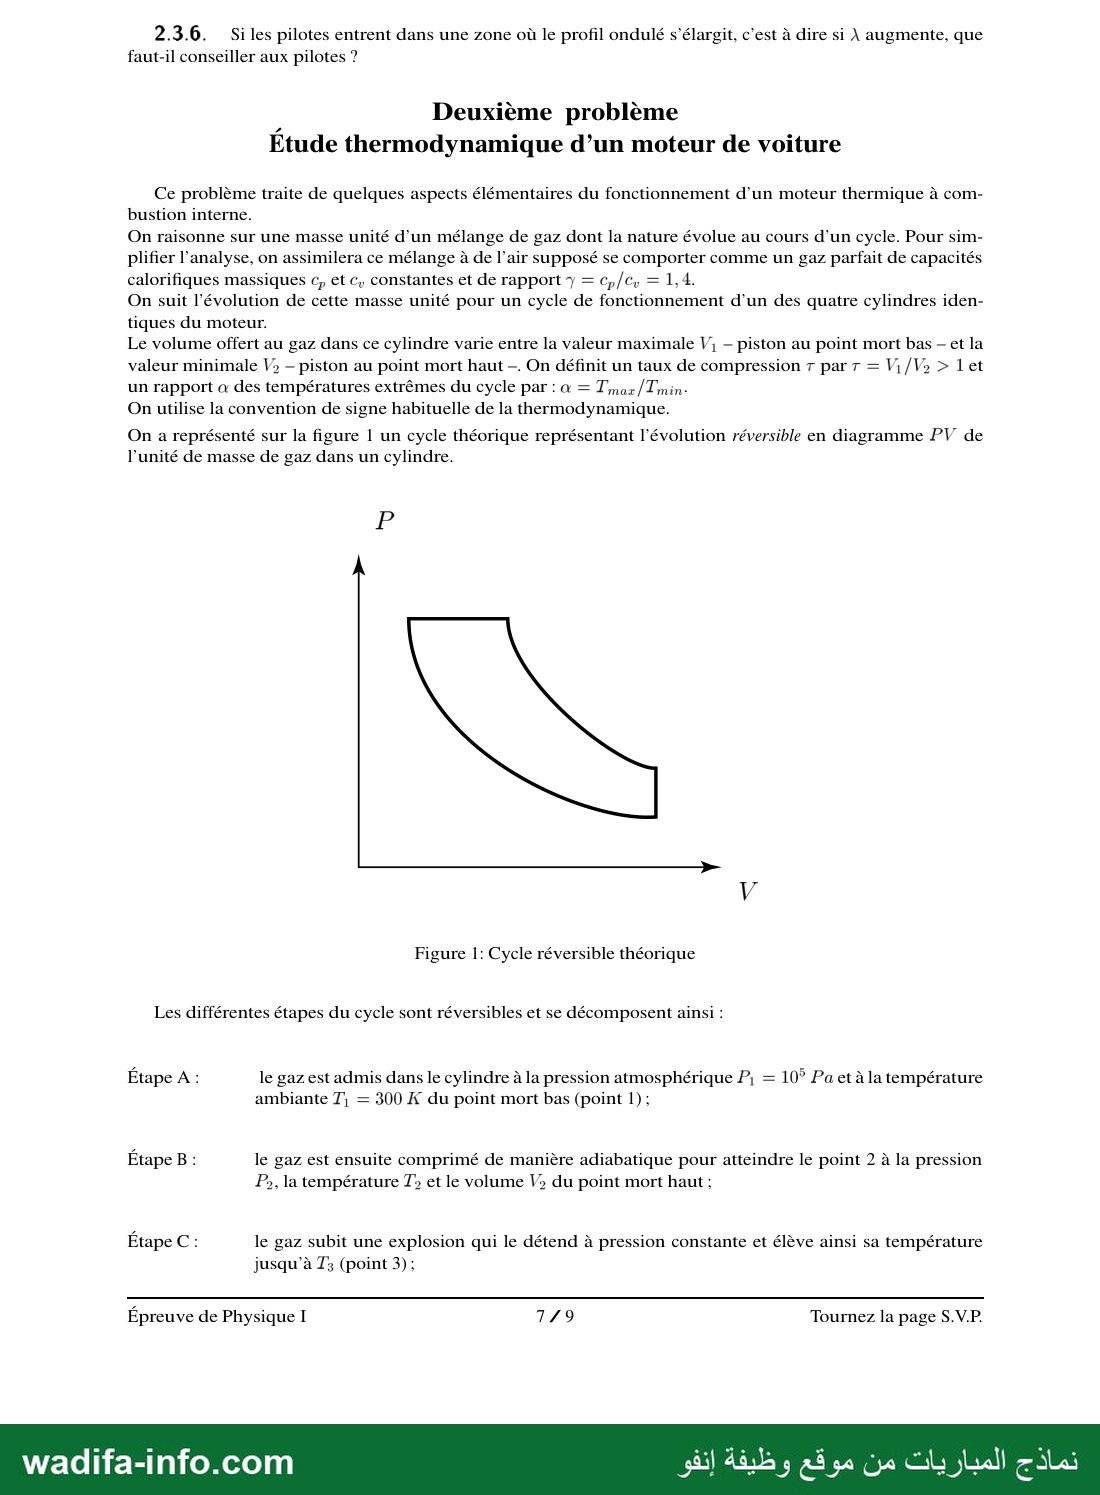
On a représenté sur la figure 1 un cycle théorique représentant l’évolution réversible en diagramme PV de
l'unité de masse de gaz dans un cylindre.
Figure 1: Cycle réversible théorique
Les différentes étapes du cycle sont réversibles et se décomposent ainsi :
Étape نه le gaz est admis dans le cylindre à la pression atmosphérique P, = 105 Pa et à la température
ambiante 7, = 300 Æ du point mort bas (point 1):
Étape B : le gaz est ensuite comprimé de manière adiabatique pour atteindre le point 2 à la pression
P», la température T› et le volume V2 du point mort haut ;
Étape ©: le gaz subit une explosion qui le détend à pression constante et élève ainsi sa température
jusqu’à T3 (point 3) ;
Épreuve de Physique I 77/9 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Étape D : le gaz subit une détente adiabatique jusqu'au point 4 de volume V,, de température 7, et de
pression P, :
Étape E: le gaz est finalement rejeté vers l'atmosphère en terminant le cycle au point 1.
On donne les valeurs numériques suivantes pour tout le problème : 109:4 = 2, 5 ; 10-0:4/1:4 = $ (10-04) 1,4
1014/04 = 3» 103 : 7 م :1,4 حلي جح 210 67 10.
1** partie
Étude qualitative du cycle
1.1. Après avoir représenté le cycle sur la copie, indiquer par des flèches le sens de parcours moteur du
cycle en justifiant ce choix.
1.2. Placer les points 1, 2, 3 et 4 sur ce cycle.
1.3. Indiquer sur le cycle les transferts thermiques positifs et négatifs.
2ème partie
Étude quantitative du cycle
On exprimera toutes les températures en fonction de 1١ et des paramètres choisis parmi à, 7 et y uniquement.
De même on exprimera toutes les pressions en fonction de P, et des paramètres choisis parmi a, T et y
uniquement.
2.1. Point 2
2.1.1. Déterminer l’expression littérale de la température .و1 Calculer numériquement la température
2.1.2. Déterminer l’expression littérale de la pression P». Calculer numériquement la pression P».
2.2. Point 3
2.2.1. Déterminer l’expression de ه en fonction de deux températures choisies parmi 7), T›, T3 ا
2.2.2. Déterminer l'expression littérale de la température T3. Calculer numériquement la température
T3.
2.2.3. Déterminer l’expression littérale de la pression P3. Calculer numériquement la pression ٠
2.3. Point 4
2.3.1. Déterminer l'expression littérale de la température 1. Calculer numériquement la température
T4.
2.3.2. Déterminer l’expression littérale de la pression P,. Calculer numériquement la pression P,.
35“ partie
Rendement d’un cycle moteur
3.1. Rappeler la définition du rendement 7» d’un cycle moteur.
3.2. Rendement du cycle théorique
3.2.1. Donner l'expression de و en fonction de 11. 15, T3, T4 et y.
Épreuve de Physique I 8/9 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
3.2.2. En déduire l’expression littérale de » en fonction de a, 7 et y.
3.2.3. Calculer numériquement la valeur .عل
3.3. Cycle de Carnot
3.3.1. Rappeler la définition d'un cycle de CARNOT. Représenter sur la copie un cycle de CARNOT
moteur, entre les températures extrêmes T'min عملا EN diagramme (P, V) .
3.3.2. Établir l’expression du rendement 7. du cycle moteur de CARNOT en fonction de T'nin €t عمو
3.3.3. Établir l'expression du rendement 7. d’un cycle de CARNOT moteur qui fonctionnerait entre les
mêmes températures extrêmes que le cycle théorique du problème. Calculer numériquement ce rendement
3.3.4. Comparer n et n. et conclure.
4°"° partie
Prise en compte des frottements internes
En réalité les étapes B (compression adiabatique) et D (détente adiabatique) ne sont pas réversibles du fait des
frottements internes du piston sur la chambre du cylindre. Elles gardent cependant leur caractère adiabatique.
On suppose ici que l’irréversibilité ne modifie que les températures des points 2 et 4, tous les autres paramètres
thermodynamiques gardant par ailleurs la même valeur que dans la situation réversible. Les étapes Cet E
sont donc toujours supposées réversibles.
On notera avec un « ‘») les grandeurs thermodynamiques relatives aux transformations irréversibles.
4.1. Représenter sur la copie l'allure du cycle moteur totalement réversible de la partie 1 en diagramme TS
avec l’entropie S en abscisses. On appelle (TS1) cette figure. Indiquer sur cette figure (TS1) le sens de parcours
du cycle et placer les points 1, 2, 3 et 4.
4.2. Rappeler l'énoncé du second principe de la thermodynamique.
4.3. On suppose maintenant que les étapes B et D sont irréversibles. Représenter en pointillés sur la
figure (TS1) des étapes irréversibles (B’) et (D’) possibles. Justifier ce choix.
4.4. Comparer en le justifiant T; et T3 ainsi que T, et T;.
4.5. Onnote 3 = T;/T2 un facteur correctif dû aux frottements internes. On supposera pour simplifier
que l'on a aussi 21/11 = 8.
45.1. Exprimer le rendement n° du cycle moteur avec irréversibilités en fonction de T,, T;, T3, T} et y.
4.5.2. En déduire l'expression du rendement n° du cycle moteur avec irréversibilités en fonction بعك
4.5.3. Montrer que 7° › 7.
4.5.4. Quel est le rôle des huiles de lubrification utilisées dans les moteurs ?
FIN DE L’ÉPREUVE
Épreuve de Physique I 9/9
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ Correction proposée
Il s'agit d'une correction proposée, rédigée par l'équipe wadifa-info pour vous aider à comprendre la méthode — ce n'est pas un corrigé officiel de l'administration organisatrice.
Ce sujet est l'épreuve de Physique I du Concours National Commun (CNC) d'admission aux grandes écoles d'ingénieurs, filière MP, session 2000 (durée 4 heures, calculatrice interdite, 9 pages). Il s'agit d'un problème en deux volets autour de l'automobile : un premier problème de mécanique du solide (équilibrage d'une roue, puis suspension modélisée par un oscillateur amorti : réponse indicielle et réponse harmonique) et un second problème de thermodynamique (cycle Diesel théorique, comparaison avec Carnot, effet des frottements). Voici une correction méthodologique proposée.
💡 Avant de commencer : la base imposée est (I0, J0, K0) avec K0 vertical ascendant (g = −g K0) et J0 horizontal, direction de translation du bras. Écrivez une fois pour toutes O'A = e I0 + R cosθ J0 + R sinθ K0 : tout le reste de la partie 1 en découle. Le référentiel (R) du bras est en translation, donc non galiléen mais sans force de Coriolis. Pour le problème 2, les données numériques (100,4 = 2,5 ; (10−0,4)1,4 = 1/4) sont conçues pour que tout se calcule de tête.
Premier problème – 1re partie : équilibrage d'une roue
1.1 Étude cinétique
- 1.1.1 A est sur la face extérieure (abscisse +e par rapport au plan médian) et à la distance R de l'axe, repéré par θ depuis Y : O'A = e I0 + R cosθ J0 + R sinθ K0.
- 1.1.2 Barycentre de {roue parfaite (m, centre O'), (A, Δm)} : O'G = Δm/(m+Δm) · (e I0 + R cosθ J0 + R sinθ K0).
- 1.1.3 O' est fixe dans (R) : vA = Rθ̇ (−sinθ J0 + cosθ K0).
- 1.1.4 σA(O') = O'A ∧ Δm vA. Le produit vectoriel (e, R cosθ, R sinθ) ∧ (0, −R sinθ, R cosθ) donne (R², −eR cosθ, −eR sinθ), d'où σA(O') = Δm θ̇ (R² I0 − eR cosθ J0 − eR sinθ K0).
- 1.1.5 Le référentiel barycentrique (R*) d'un système est le référentiel en translation par rapport au référentiel d'étude dans lequel le centre d'inertie G est fixe. Pour la roue parfaite, G = O' est fixe dans le bras, lequel est en translation : (R*) = (R), le référentiel du bras mobile.
- 1.1.6 Théorème de König : σO(R) = σ* + OG ∧ M vG(R), où σ* (moment cinétique barycentrique) est indépendant du point.
- 1.1.7 Rotation autour de l'axe fixe O'X, qui est axe de révolution (donc principal d'inertie) : σR(O') = ½ m R² θ̇ I0.
- 1.1.8 Par additivité : σ(O') = (m/2 + Δm) R² θ̇ I0 − Δm e R θ̇ cosθ J0 − Δm e R θ̇ sinθ K0. Les composantes transverses traduisent le « balourd dynamique » : l'axe O'X n'est plus axe principal d'inertie.
1.2 Étude dynamique
- 1.2.1 Sans frottement, la réaction du bâti n'a pas de composante selon la direction du mouvement : RY0 = 0.
- 1.2.2 Liaison pivot parfaite d'axe O'X : elle n'autorise que la rotation autour de O'X et sa puissance est nulle pour toute rotation autour de cet axe, donc le moment des actions de liaison sur l'axe est nul : CX0 = 0.
- 1.2.3 Théorème du centre d'inertie dans un référentiel galiléen : M a(G) = Σ Fext.
- 1.2.4 En un point fixe O d'un référentiel galiléen : dσO/dt = Σ MO(Fext). Dans un référentiel non galiléen, on ajoute les moments des forces d'inertie d'entraînement et de Coriolis (le point doit être fixe dans ce référentiel). Ici (R) est en translation : seule la force d'entraînement −M Ÿ0 J0, appliquée en G, intervient.
- 1.2.5 Sur la roue déformée, dans (R) : poids M g = −Mg K0 en G ; action de la liaison pivot (résultante en O' et moment C, avec CX0 = 0) ; couple moteur Γ(t) I0 ; force d'inertie d'entraînement −M Ÿ0 J0 en G ; pas de force de Coriolis (translation).
- 1.2.6 Système {roue + bras} (masse du bras négligée), dans (R) : M d²O'G/dt² = −Mg K0 + R − M Ÿ0 J0. Projections : sur I0 : RX0 = 0 ; sur K0 : RZ0 = Mg − Δm R ω² sin(ωt+θ0) ; sur J0 : −Δm R ω² cos(ωt+θ0) = RY0 − M Ÿ0.
- 1.2.7 Avec RY0 = 0 et M = m + Δm : Ÿ0 = Δm/(m+Δm) · R ω² cos(ωt+θ0) (1). Autrement dit, la coordonnée YG du centre d'inertie reste constante : le bras recule quand le balourd avance.
- 1.2.8 Au point O' (fixe dans R) : dσ(O')/dt = Γ I0 + C + O'G ∧ (−Mg K0) + O'G ∧ (−M Ÿ0 J0). On calcule O'G ∧ (−Mg K0) = Δm g (−R cosθ, e, 0) et O'G ∧ (−M Ÿ0 J0) = Δm Ÿ0 (R sinθ, 0, −e). Avec θ̇ = ω constant, dσ/dt = (0, Δm e R ω² sinθ, −Δm e R ω² cosθ). Les projections sur J0 et K0 donnent CY0 = Δm e (R ω² sinθ − g) et CZ0 = −Δm e (R ω² cosθ − Ÿ0) : ce sont des moments tournants, sources de vibrations.
- 1.2.9 Projection sur I0 (CX0 = 0) : 0 = Γ − Δm g R cosθ + Δm R Ÿ0 sinθ. Avec θ = ωt (θ0 = 0) et (1) : Γ(t) = Δm R [ g cos ωt − Δm R ω² sin(2ωt) / (2(m+Δm)) ]. Si Γ suit cette loi, ω reste constant et Y0 oscille à la pulsation ω.
1.3 Applications
- 1.3.1 On intègre (1) avec Y0(0) = 0 et Ẏ0(0) = 0 : Ẏ0 = Δm R ω sin ωt/(m+Δm), puis Y0(t) = Δm R (1 − cos ωt)/(m+Δm). Mouvement de translation rectiligne sinusoïdal selon OY0, de pulsation ω, centré sur Δm R/(m+Δm) : amplitude Y0 max = Δm R/(m+Δm) (l'élongation maximale depuis la position initiale vaut 2Δm R/(m+Δm) ; précisez la convention choisie sur la copie).
- 1.3.2 Petits angles : Y0 ≈ D φ, donc φmax = Y0 max/D = Δm R/((m+Δm) D).
- 1.3.3 Roue parfaite (Δm = 0) : Y0 max = 0 et φmax = 0, aucune vibration.
- 1.3.4 Y0 max = R/(1 + m/Δm) croît avec Δm, presque linéairement (≈ ΔmR/m) tant que Δm ≪ m. C'est ce que mesure l'équilibreur.
- 1.3.5 Le moyeu subit une force tournante de module Δm R ω², avec ω = v/Rroue proportionnelle à la vitesse, et des moments tournants (CY0, CZ0). Le moment autour de la verticale OZ0, axe de la direction, fait osciller la roue en braquage : le conducteur ressent des vibrations périodiques dans le volant, dont la fréquence et l'intensité (∝ ω²) augmentent avec la vitesse, particulièrement marquées quand cette fréquence approche une fréquence propre de la direction ou de la suspension.
- 1.3.6 On place la masse Δm au point A' diamétralement opposé à A et sur la même face extérieure, c'est-à-dire le symétrique de A par rapport à l'axe O'X : O'A' = e I0 − R cosθ J0 − R sinθ K0. Le système {A, A'} est invariant par rotation de π autour de O'X. G est alors sur l'axe, ce qui supprime le balourd statique (Ÿ0 = 0), et O'X redevient axe principal d'inertie : les termes en −eR cosθ et −eR sinθ de σ se compensent, ce qui supprime le balourd dynamique. Attention : le symétrique de A par rapport au point O' (face intérieure) annulerait le balourd statique mais doublerait le balourd dynamique.
Premier problème – 2e partie : suspension
2.1 Équation différentielle
- 2.1.1 Équilibre du quart de châssis : k(L0 − l0) = mg, soit Δl0 = mg/k.
- 2.1.2 La longueur du ressort vaut l = l0 + z − z0. Les forces sont : le poids −mg K ; la force du ressort k(L0 − l) K = [mg − k(z − z0)] K ; la force de l'amortisseur −α(ż − ż0) K.
- 2.1.3 Le PFD donne m z̈ + α ż + k z = f(t) = k z0(t) + α ż0(t) (2) : le poids est compensé par la précontrainte du ressort.
- 2.1.4 On divise par k : z + (α/k) ż + (m/k) z̈ = G(t), avec ω0 = √(k/m) et 2β/ω0 = α/k, soit β = α/(2√(km)) et G(t) = z0 + (2β/ω0) ż0. β est sans dimension et proportionnel à α : c'est le coefficient d'amortissement réduit, qui fixe à lui seul la nature du régime (β < 1, = 1 ou > 1).
2.2 Réponse indicielle (montée sur un trottoir)
- 2.2.1–2.2.2 Le profil est une rampe suivie d'un palier, avec ε = (x1 − x0)/v0 : z0 = 0 pour t < 0 ; z0 = Z0 t/ε pour t ∈ [0, ε] ; z0 = Z0 pour t ≥ ε.
- 2.2.3 Unités : k en N·m−1 (= kg·s−2), α en N·s·m−1 (= kg·s−1). Valeurs numériques : ω0 = √(4×10⁴/400) = 10 rad·s−1 ; √(km) = √(1,6×10⁷) = 4×10³, d'où β = 104/(8×103) = 1,25 (régime apériodique). Enfin ε = 10−2/10 = 10−3 s.
- 2.2.4 Sur [0, ε], G = Z0 t/ε + (α/k) Z0/ε. Le premier terme est au plus Z0, le second vaut (α/(kε)) Z0 = 250 Z0 (α/k = 0,25 s). Le terme dû à l'amortisseur domine : G ≈ α Z0/(kε) = constante (≈ 25 m, pendant 1 ms seulement).
- 2.2.5 L'équation caractéristique r² + 2βω0 r + ω0² = 0 donne r1 = −ω0(β + √(β²−1)) et r2 = −ω0(β − √(β²−1)) (numériquement −20 s−1 et −5 s−1). La solution particulière est C = G = α Z0/(kε).
- 2.2.6 Les conditions z(0) = 0 et ż(0) = 0 donnent A + B + C = 0 et A r1 + B r2 = 0, soit A = C r2/(r1−r2) et B = −C r1/(r1−r2). On développe au 2e ordre (|εr| ≪ 1) : z(ε) ≈ ε²(A r1² + B r2²)/2 = C r1r2 ε²/2 = C ω0² ε²/2 = α Z0 ε/(2m) → 0 quand ε → 0, tandis que ż(ε) ≈ C ω0² ε = α Z0/m, indépendant de ε, donc non nul (numériquement z(ε) ≈ 1,25 mm et ż(ε) ≈ 2,5 m·s−1). Interprétation : l'amortisseur transmet au châssis une percussion m Δż = α Z0. Le scan écrit ensuite « ż(ε) ≈ 0 », ce qui contredit ce qui vient d'être montré. Il s'agit très probablement d'une coquille pour z(ε) ≈ 0, et c'est ce qu'on retient ci-dessous.
- 2.2.7 Pour t ≥ ε, G = Z0 : z(t) = Z0 + A' er1(t−ε) + B' er2(t−ε). Avec z(ε) = 0 et ż(ε) = V = αZ0/m : A' = (V + Z0 r2)/(r1 − r2) et B' = −(V + Z0 r1)/(r1 − r2). Numériquement A' ≈ −13 cm et B' ≈ +3,3 cm, avec un léger dépassement (zmax ≈ 11 cm vers t − ε ≈ 0,18 s). Si l'on applique littéralement ż(ε) = 0, on obtient A' = Z0 r2/(r1−r2) et B' = −Z0 r1/(r1−r2), une montée monotone vers Z0.
- 2.2.8 β = α/(2√(km)). Pour β > 1 : régime apériodique, z tend vers Z0 sans oscillation (au plus un seul dépassement). Pour β < 1 : régime pseudo-périodique, oscillations amorties autour de Z0 de pseudo-pulsation ω0√(1−β²).
- 2.2.9 Une huile moins visqueuse ou remplacée par de l'air fait diminuer α, donc β, qui peut passer sous 1. Après chaque obstacle, le châssis rebondit plusieurs fois : inconfort et « mal de mer ».
- 2.2.10 Une surcharge fait croître m. β = α/(2√(km)) diminue encore et ω0 diminue (oscillations lentes et amples). L'affaissement statique mg/k augmente : la suspension peut arriver en butée. La roue peut décoller de la route, d'où une perte d'adhérence, un freinage et une tenue de route dégradés et un risque d'accident.
2.3 Réponse harmonique
- 2.3.1 En notation complexe, (3) donne Z(1 + 2jβω/ω0 − ω²/ω0²) = Z0(1 + 2jβω/ω0) : H(iω) = (1 + 2iβ ω/ω0) / (1 − ω²/ω0² + 2iβ ω/ω0).
- 2.3.2 Pour ω ≪ ω0 : H → 1, G → 0 dB. Pour ω ≫ ω0 : H ≈ 2β ω0/ω, donc G ≈ 20 log(2β) − 20 log(ω/ω0), une pente de −20 dB/décade.
- 2.3.3 Avec β = 1,25, l'asymptote haute fréquence coupe 0 dB en ω/ω0 = 2β = 2,5 et vaut 20 log(0,25) ≈ −12 dB en ω/ω0 = 10. La courbe réelle présente une légère bosse au voisinage de ω0 (H(ω0) = √(1+4β²)/(2β) ≈ 1,08, soit +0,6 dB). C'est un filtre passe-bas : les ondulations lentes sont intégralement transmises, les ondulations rapides sont atténuées.
- 2.3.4 La route défile à la vitesse v, donc la période temporelle vaut λ/v : ω = 2π v/λ.
- 2.3.5 Il faut se placer dans la zone filtrée ω ≫ ω0. L'atténuation commence (H < 1) dès ω > √2 ω0, ce qui donne v > √2 ω0λ/(2π) ≈ 3,4 m·s−1. Pour un châssis « pratiquement insensible », on prend par exemple ω ≥ 10 ω0 : vmin ≈ 10 ω0 λ/(2π) = 150/6,28 ≈ 24 m·s−1 ≈ 86 km/h. Le critère « ≫ » est une convention à annoncer ; l'idée clé est qu'on franchit la tôle ondulée vite.
- 2.3.6 À vitesse fixe, si λ augmente, ω = 2πv/λ diminue et se rapproche de ω0, où le filtrage disparaît. Il faut donc augmenter la vitesse proportionnellement à λ pour garder ω ≫ ω0. Si c'est impossible, mieux vaut rouler très lentement (ω ≪ ω0, le châssis suit la route sans amplification), en évitant la zone ω ≈ ω0.
Deuxième problème : moteur de voiture (cycle Diesel théorique)
1re partie : étude qualitative
- 1.1 Pour un moteur, le travail reçu sur un cycle est négatif : W = −∮P dV < 0. Le cycle est donc parcouru dans le sens horaire en diagramme (P, V).
- 1.2 Point 1 : coin inférieur droit (V1, P1). Point 2 : extrémité haute de la compression adiabatique, à gauche (V2, P2). Point 3 : extrémité droite du palier isobare. Point 4 : haut du segment vertical à V1 (4→1 est isochore : le gaz est rejeté, sa pression revient à P1 à volume V1).
- 1.3 Les adiabatiques 1→2 et 3→4 ont Q = 0. Q23 > 0 (combustion isobare) et Q41 < 0 (refroidissement isochore).
2e partie : étude quantitative
- 2.1.1 Loi de Laplace TVγ−1 = cte : T2 = T1 τγ−1 = 300 × 100,4 = 750 K.
- 2.1.2 PVγ = cte : P2 = P1 τγ = 105 × 101,4 = 2,5×10⁶ Pa.
- 2.2.1 La température maximale est atteinte en fin de combustion et la minimale à l'admission : α = T3/T1.
- 2.2.2 T3 = α T1 = 3000 K.
- 2.2.3 Étape isobare : P3 = P2 = P1 τγ = 2,5×10⁶ Pa.
- 2.3.1 Sur l'isobare, V3/V2 = T3/T2 = α τ1−γ, donc V3/V1 = α τ−γ. La détente adiabatique jusqu'à V4 = V1 donne T4 = T3(V3/V1)γ−1, soit T4 = T1 αγ τ−γ(γ−1) = 300 × 25 × 1/4 = 1875 K (αγ = 101,4 = 25 et τ−0,56 = (10−0,4)1,4 = 1/4).
- 2.3.2 Isochore 4→1 : P4/T4 = P1/T1, d'où P4 = P1 αγ τ−γ(γ−1) = 6,25×10⁵ Pa.
3e partie : rendement
- 3.1 η = −W/Qc : travail fourni sur le cycle divisé par la chaleur reçue de la source chaude (ici Q23).
- 3.2.1 Le premier principe sur le cycle donne −W = Q23 + Q41, avec Q23 = cp(T3−T2) et Q41 = cv(T1−T4) : η = 1 − (T4 − T1)/(γ(T3 − T2)).
- 3.2.2 η = 1 − (αγ τ−γ(γ−1) − 1)/(γ(α − τγ−1)).
- 3.2.3 η = 1 − (25/4 − 1)/(1,4 × (10 − 2,5)) = 1 − 5,25/10,5 = 0,50.
- 3.3.1 Un cycle de Carnot est un cycle réversible ditherme : deux isothermes (Tmax, Tmin) reliées par deux adiabatiques réversibles. En (P, V), il est parcouru dans le sens horaire pour un moteur, les adiabatiques étant plus pentues que les isothermes.
- 3.3.2 Cycle réversible : Qc/Tmax + Qf/Tmin = 0 (égalité de Clausius), d'où ηc = 1 − Tmin/Tmax.
- 3.3.3 ηc = 1 − 1/α = 0,90.
- 3.3.4 η = 0,50 < ηc = 0,90. Bien que réversible, le cycle échange de la chaleur avec une infinité de sources à températures variables (entre T2 et T3, puis entre T4 et T1) et non avec deux sources seulement : son rendement est inférieur à celui de Carnot, conformément au théorème de Carnot.
4e partie : frottements internes
- 4.1 En diagramme (T, S) : 1→2 est un segment vertical montant (isentropique) ; 2→3 est une exponentielle croissante T = T2 e(S−S2)/cp ; 3→4 est un segment vertical descendant ; 4→1 est une isochore T = T4 e(S−S4)/cv, plus pentue qu'une isobare. Le cycle est parcouru dans le sens horaire (aire = travail fourni).
- 4.2 Pour un système fermé : ΔS = Séch + Scréée, avec Séch = ∫δQ/Text et Scréée ≥ 0 (nulle si et seulement si la transformation est réversible).
- 4.3 Pour une adiabatique, Séch = 0, donc ΔS = Scréée > 0 : B' part de 1 et monte en s'inclinant vers la droite jusqu'à 2' sur l'isobare P2. D' part de 3 et descend en s'inclinant vers la droite jusqu'à 4' sur l'isochore V1.
- 4.4 Sur une isobare comme sur une isochore, T croît avec S. Comme S2' > S2 et S4' > S4 : T'2 > T2 et T'4 > T4. Le frottement dissipe du travail en énergie interne.
- 4.5.1 η' = 1 − (T'4 − T1)/(γ(T3 − T'2)).
- 4.5.2 η' = 1 − (βT4 − T1)/(γ(T3 − βT2)).
- 4.5.3 Avec β > 1 (et T3 > βT2), le numérateur augmente (βT4 − T1 > T4 − T1) et le dénominateur diminue (T3 − βT2 < T3 − T2). La fraction retranchée augmente donc : η' < η.
- 4.5.4 Les huiles réduisent les frottements piston/chemise : β se rapproche de 1 et η' de η. Elles limitent aussi l'usure et l'échauffement, et participent à l'étanchéité et au refroidissement.
💡 À retenir et à réviser pour le CNC MP (Physique I) : cinématique et cinétique du solide (moment cinétique, théorème de König, référentiel barycentrique, balourd statique et dynamique), théorèmes généraux en référentiel non galiléen en translation, liaisons parfaites, oscillateur amorti (forme canonique, régimes selon β, réponse à une rampe et à un échelon, percussion), fonction de transfert et diagramme de Bode d'un second ordre, loi de Laplace, cycles Diesel, Otto et Carnot, diagramme (T, S) et création d'entropie. Entraînez-vous aux calculs sans calculatrice avec les puissances de 10 fournies, et vérifiez toujours l'homogénéité des résultats.
Questions fréquentes sur ce sujet
Ce sujet est-il téléchargeable gratuitement ?
Le corrigé est-il inclus ?
Quel organisme et quel grade concerne ce sujet ?
De quelle session s'agit-il et dans quelle langue ?
Où trouver d'autres sujets du même concours ?
Vous préparez ce concours ?
Modèles similaires
Source : concours d'accès aux écoles et instituts supérieurs — document archivé tel que reçu ; l'avis officiel du concours fait foi.
}📎 Citer cette page
Journaliste, blogueur, enseignant : copiez la référence ci-dessous et mettez un lien vers cette page.
Adresse permanente : https://www.wadifa-info.com/fr/modele-concours/1682/modele-de-concours-cnc-2000-physique-i-mp-concours-national-commun
