
نموذج مباراة ولوج المدرسة الوطنية العليا للفنون والمهن ENSAM الدار البيضاء-مكناس 2013 - الفيزياء
⬇️ تحميل PDF الرابط الدائم: wadifa-info.com/نموذج-مباراة/1177
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس والمعاهد العليا لدى المدرسة الوطنية العليا للفنون والمهن ENSAM الدار البيضاء-مكناس (2013)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المدرسة الوطنية العليا للفنون والمهن ENSAM الدار البيضاء-مكناس
- الدرجة
- مباراة ولوج المدارس والمعاهد العليا
- التخصص
- الفيزياء
- الدورة
- 2013
- عدد الصفحات
- 3
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
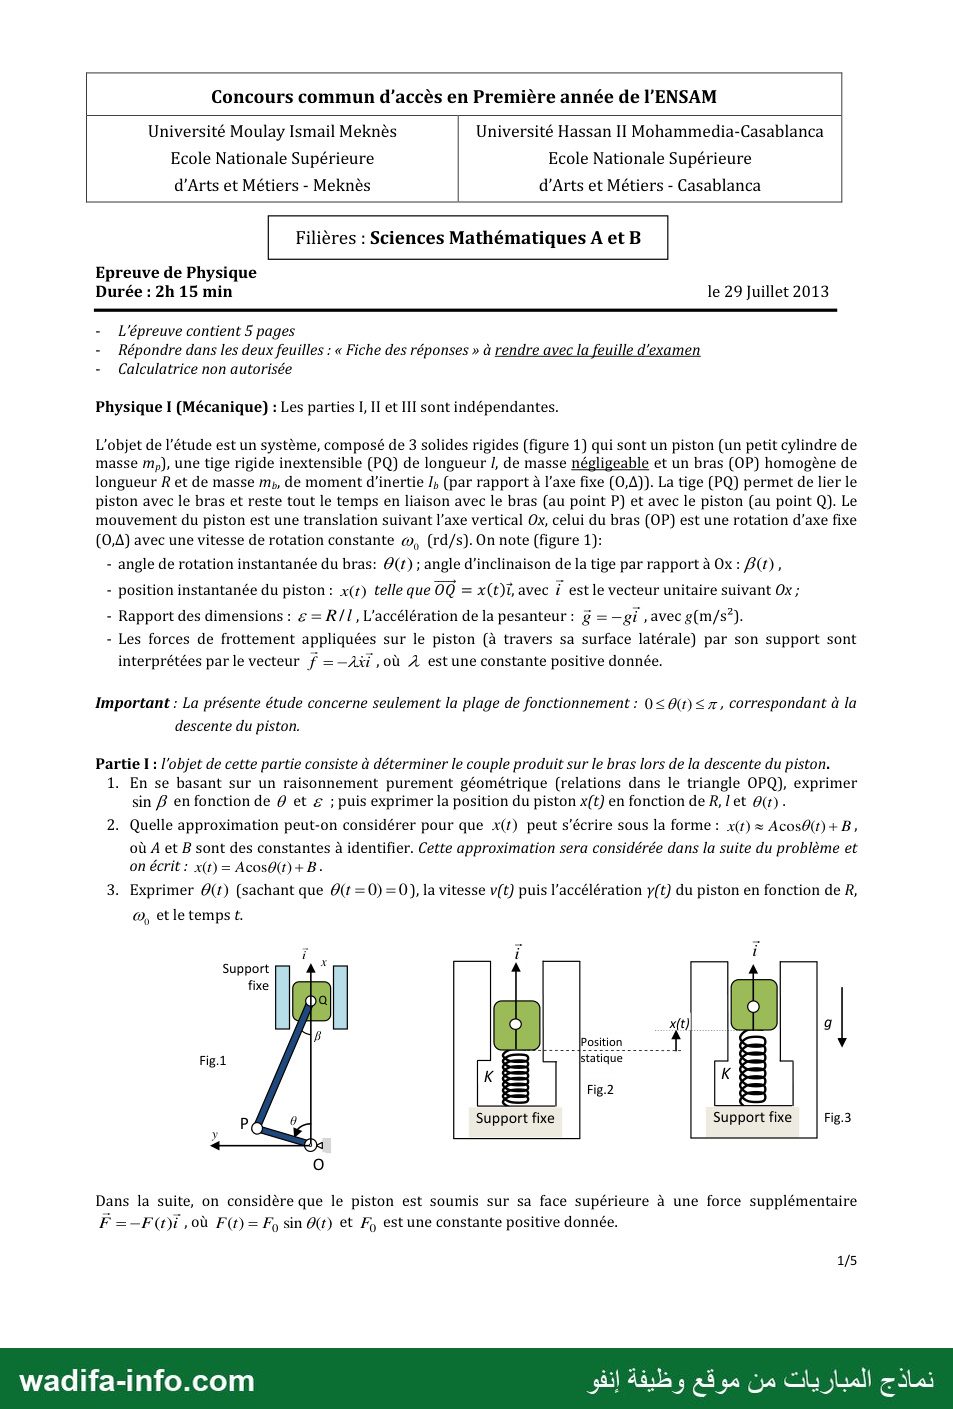
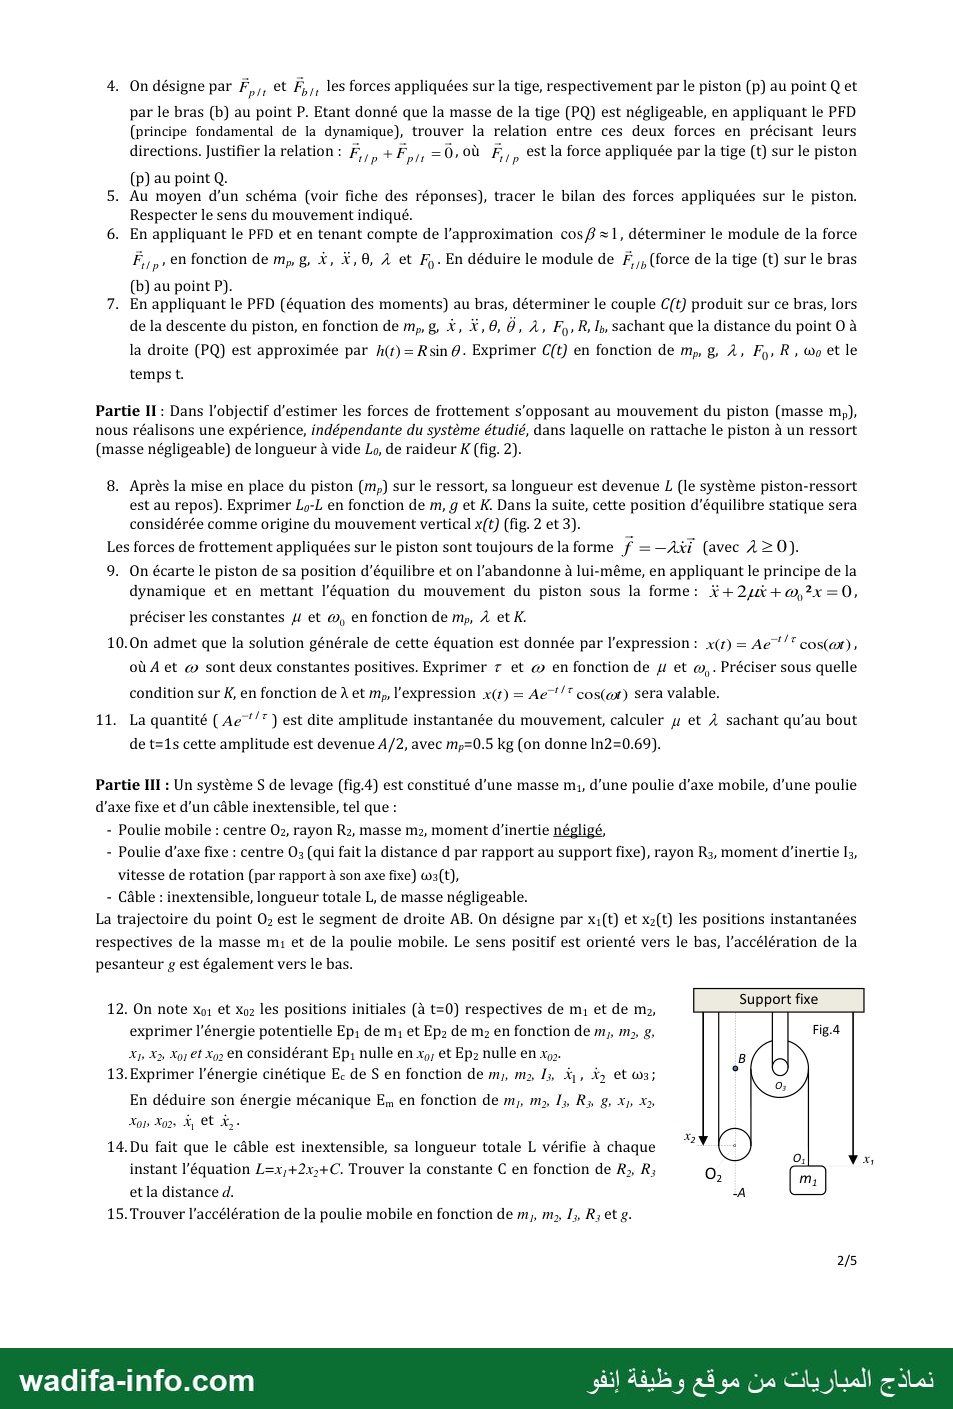
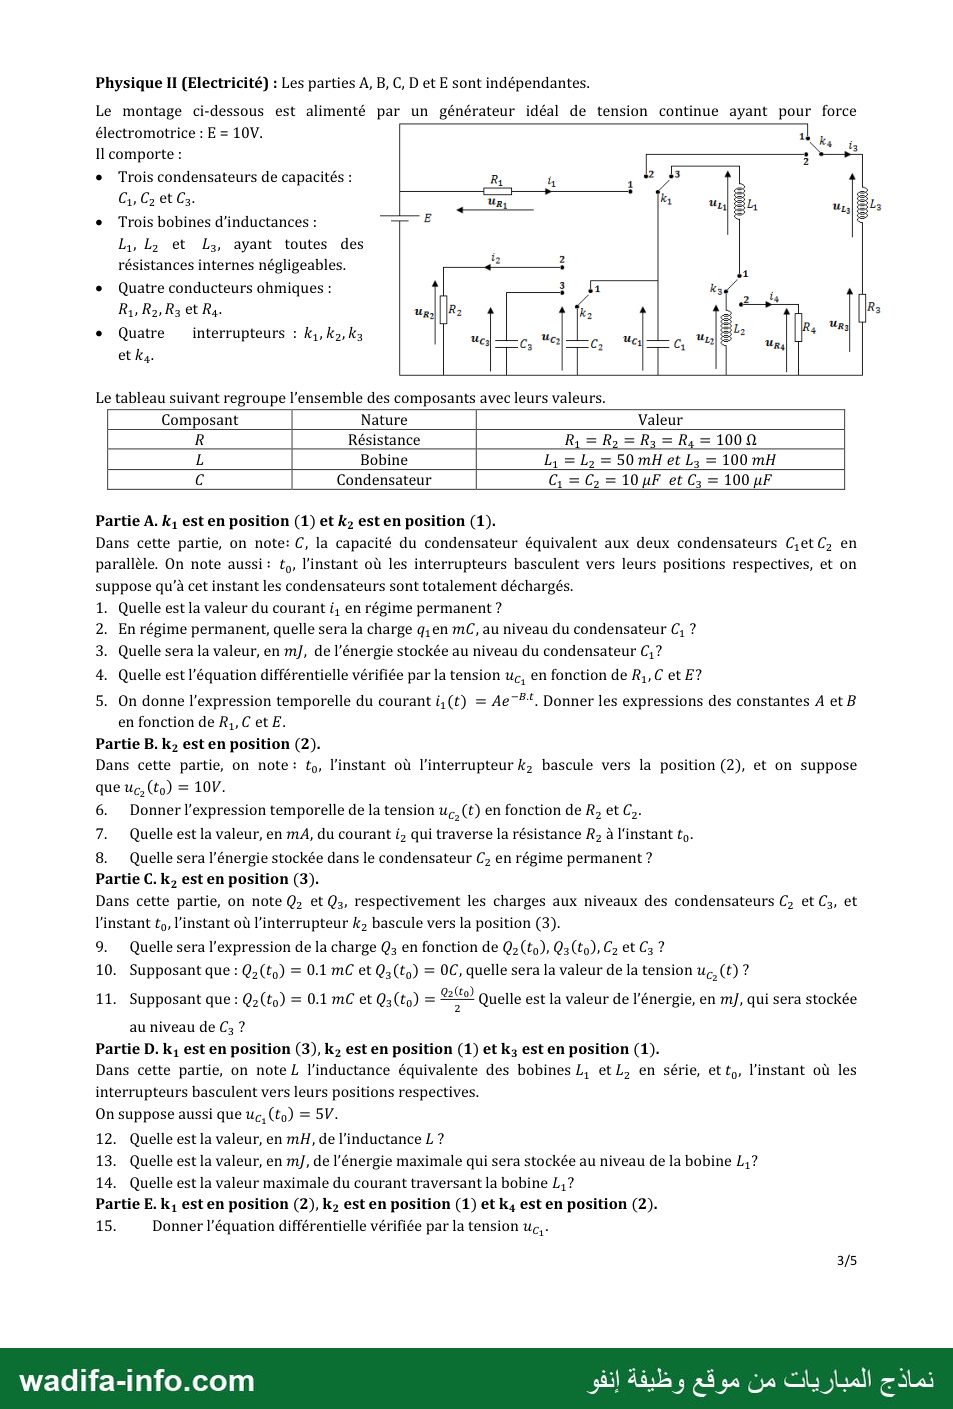
— صفحة 1 — Concours commun d'accès en Première année de l’'ENSAM Université Moulay Ismail Meknès Université Hassan II Mohammedia-Casablanca Ecole Nationale Supérieure Ecole Nationale Supérieure d’Arts et Métiers - Meknès d’Arts et Métiers - Casablanca Filières : Sciences Mathématiques À et B Epreuve de Physique Durée : 2h 15 min le 29 Juillet 2013 - L'épreuve contient 5 pages - Répondre dans les deux feuilles : « Fiche des réponses » à rendre avec la feuille d'examen - Calculatrice non autorisée Physique 1 (Mécanique) : Les parties |, II et III sont indépendantes. L'objet de l'étude est un système, composé de 3 solides rigides (figure 1) qui sont un piston (un petit cylindre de masse mp), une tige rigide inextensible (PQ) de longueur ,أ de masse négligeable et un bras (OP) homogène de longueur R et de masse m,, de moment d'inertie /, (par rapport à l'axe fixe (0,4)). La tige (PQ) permet de lier le piston avec le bras et reste tout le temps en liaison avec le bras (au point P) et avec le piston (au point Q). Le mouvement du piston est une translation suivant l’axe vertical Ox, celui du bras (OP) est une rotation d’axe fixe (O,A) avec une vitesse de rotation constante رت (rd/s). On note (figure 1): - angle de rotation instantanée du bras: @(#) ; angle d’inclinaison de la tige par rapport à Ox : /)( - position instantanée du piston : x(#) telle que 00 = x(t)i, avec à est le vecteur unitaire suivant Ox ; - Rapport des dimensions : ع = R//, L'accélération de la pesanteur : g = —gi , avec g(m/s”). - Les forces de frottement appliquées sur le piston (à travers sa surface latérale) par son support sont interprétées par le vecteur 7 = —Axi , لاه À est une constante positive donnée. Important : La présente étude concerne seulement la plage de fonctionnement : O‹@(t)‹ x, correspondant à la descente du piston. Partie 1 : l’objet de cette partie consiste à déterminer le couple produit sur le bras lors de la descente du piston. 1. En se basant sur un raisonnement purement géométrique (relations dans le triangle OPQ), exprimer sin # en fonction de 0 et ع ; puis exprimer la position du piston x(t) en fonction de R, let (٠ 2. Quelle approximation peut-on considérer pour que x(#) peut s’écrire sous la forme : x(t) = Acos@(t) + B, où À et B sont des constantes à identifier. Cette approximation sera considérée dans la suite du problème et on écrit : x(t) = Acos6(t)+B. 3. Exprimer 0(t) (sachant que 00 =0)=0), la vitesse v(t) puis l’accélération y(t) du piston en fonction de R, etletempst. رت Support fixe Fig.1 Support fixe Support fixe Fig.3 Dans la suite, on considère que le piston est soumis sur sa face supérieure à une force supplémentaire F=-F(hi,où F@)= F, sin O(t) et FR estune constante positive donnée. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 2 — 4. On désigne par Fpn et Ë, مر les forces appliquées sur la tige, respectivement par le piston (p) au point Q et par le bras (b) au point P. Etant donné que la masse de la tige (PQ) est négligeable, en appliquant le PFD (principe fondamental de la dynamique), trouver la relation entre ces deux forces en précisant leurs directions. Justifier la relation : F,, , + Fpn =0,où F,, est la force appliquée par la tige (t) sur le piston (p) au point Q. 5. Au moyen d'un schéma (voir fiche des réponses), tracer le bilan des forces appliquées sur le piston. Respecter le sens du mouvement indiqué. 6. En appliquant le PFD et en tenant compte de l’approximation cos =1, déterminer le module de la force Ip tp en fonction de m,, ع X, À, 6, À et FR, - En déduire le module de En (force de la tige (t) sur le bras (b) au point P). 7. En appliquant le PFD (équation des moments) au bras, déterminer le couple C(t) produit sur ce bras, lors de la descente du piston, en fonction de م g x, X, 6, ô, à, Fo» R, Ip, sachant que la distance du point O à la droite (PQ) est approximée par A(t)= Rsin 0. Exprimer C(t) en fonction de m,, ع À, Fa, 2 , وم et le temps t. Partie II : Dans l'objectif d'estimer les forces de frottement s’opposant au mouvement du piston (masse mp), nous réalisons une expérience, indépendante du système étudié, dans laquelle on rattache le piston à un ressort (masse négligeable) de longueur à vide Lo, de raideur K (fig. 2). 8. Après la mise en place du piston (mp) sur le ressort, sa longueur est devenue L (le système piston-ressort est au repos). Exprimer La-L en fonction de m, g et K. Dans la suite, cette position d'équilibre statique sera considérée comme origine du mouvement vertical x(t) (fig. 2 et 3). Les forces de frottement appliquées sur le piston sont toujours de la forme f = —Âxi (avec À ›0). 9. On écarte le piston de sa position d’équilibre et on l’abandonne à lui-même, en appliquant le principe de la dynamique et en mettant l'équation du mouvement du piston sous la forme: Y+2,yt+w,?x=0, préciser les constantes 4 et وه en fonction de mp, À et K. 10.0n admet que la solution générale de cette équation est donnée par l'expression : x(r) = Ae‘"" cos(ar), où A et ته sont deux constantes positives. Exprimer 7 et æ en fonction de بر et .رو Préciser sous quelle condition sur K, en fonction de À et m,, l'expression x(r) = عم /T cos(at) sera valable. 11. La quantité ( Ae”‘’" ) est dite amplitude instantanée du mouvement, calculer y et À sachant qu’au bout de t=1s cette amplitude est devenue A/2, avec mp=0.5 kg (on donne In2=0.69). Partie III : Un système 5 de levage (fig.4) est constitué d’une masse my, d’une poulie d'axe mobile, d’une poulie d'axe fixe et d’un câble inextensible, tel que : - Poulie mobile : centre O2, rayon R2, masse m2, moment d’inertie négligé, - Poulie d’axe fixe : centre Oz (qui fait la distance d par rapport au support fixe), rayon R3, moment d'inertie Is, vitesse de rotation (par rapport à son axe fixe) w3(t), - Câble : inextensible, longueur totale L, de masse négligeable. La trajectoire du point Oz est le segment de droite AB. On désigne par x;(t) et xz(t) les positions instantanées respectives de la masse m1 et de la poulie mobile. Le sens positif est orienté vers le bas, l’accélération de la pesanteur g est également vers le bas. te ; 0 Support fixe ا les positions initiales (à t=0) respectives de my et de m2, دولل et رملا On note .12 exprimer l’énergie potentielle Ep; de m, et Epz de mz en fonction de m,, in, g, ور Xa Xp; Et X92 €N CONsidérant Ep, nulle en xp; et Epz nulle en xp2- 13.Exprimer l'énergie cinétique Ec de S en fonction de my, ma, / ررد X, et 03; En déduire son énergie mécanique En en fonction de m,, mm», ما R3, يع Xp بو يدود رمد À, Et X,- 14.Du fait que le câble est inextensible, sa longueur totale L vérifie à chaque instant l’équation L=x,+2x,+C. Trouver la constante C en fonction de مو R; et la distance d. 15. Trouver l'accélération de la poulie mobile en fonction de m,, mr, 1, رن et g. wadifa-info.com — صفحة 3 — Physique II (Electricité) : Les parties A, B, C, D et E sont indépendantes. Le montage ci-dessous est alimenté par un générateur idéal de tension continue ayant pour force électromotrice : E = 10V. 1 11 comporte : 5) Re e Trois condensateurs de capacités : Ra A 2.3 1, Ca Et C7. Ur 1 4, EL, ماق اميس e Trois bobines d’inductances : RE L,, La et ,وا ayant toutes des ; résistances internes négligeables. 2 : 1 e Quatre conducteurs ohmiques : 3 h م م ولا روط ري et R,. يأ رون f ل ; ; La 4 URI e Quatre interrupteurs : k,, kz, k3 des c, “a c, ‹a مسن A et ks. | Le tableau suivant regroupe l’ensemble des composants avec leurs valeurs. | Composant | Nature | Valeur R Résistance R, = R, = R3 = R, = 1000 L Bobine ما = L, = SOmH et L = 100 mH | 0 | Condensateur | C, = C, = 10uF دوا 100 uF Partie A. k, est en position (1) et k est en position (1). Dans cette partie, on note: C, la capacité du condensateur équivalent aux deux condensateurs C,et Cz en parallèle. On note aussi: t,, l'instant où les interrupteurs basculent vers leurs positions respectives, et on suppose qu'à cet instant les condensateurs sont totalement déchargés. 1. Quelle est la valeur du courant i, en régime permanent ? En régime permanent, quelle sera la charge q,en mC, au niveau du condensateur C, ? Quelle sera la valeur, en mJ, de l’énergie stockée au niveau du condensateur 7 Quelle est l'équation différentielle vérifiée par la tension uç, en fonction de R,, C et E? ua WVN On donne l’expression temporelle du courant i,(t) = Ae”#*. Donner les expressions des constantes À et B en fonction de R,,CetE. Partie B. k, est en position (2). Dans cette partie, on note : t,, l'instant où l'interrupteur k, bascule vers la position (2), et on suppose que we, (to) = 10V. 6. Donner l'expression temporelle de la tension ويا (t) en fonction de R, et C,. 7. Quelle est la valeur, en mA, du courant وا qui traverse la résistance R, à l‘instant ta. 8. Quelle sera l'énergie stockée dans le condensateur C; en régime permanent 7 Partie C. k, est en position (3). Dans cette partie, on note Q et ريل respectivement les charges aux niveaux des condensateurs C, et Cz, et l'instant to, l'instant où l’interrupteur k, bascule vers la position (3). 9. Quelle sera l'expression de la charge Q3 en fonction de Qz (to), Q3 (to), Cz et C3 ? 10. Supposant que : 02 (و2) = 0.1 mC et Q4(t,) = OC, quelle sera la valeur de la tension ug, (t) ? Qz(to) 5 Quelle est la valeur de l'énergie, en mJ, qui sera stockée 11. Supposant que : Qz(to) = 0.1 mC et Q4(to) = au niveau de C3 ? Partie D. k, est en position (3), kz est en position (1) et يتا est en position (1). Dans cette partie, on note ل l’inductance équivalente des bobines L, et L, en série, ett,, l'instant où les interrupteurs basculent vers leurs positions respectives. On suppose aussi que عا (to) = 5V. 12. Quelle est la valeur, en mH, de l’inductance L ? 13. Quelle est la valeur, en mJ, de l’énergie maximale qui sera stockée au niveau de la bobine L,? 14. Quelle est la valeur maximale du courant traversant la bobine L, ? Partie E. k, est en position (2), kz est en position (1) et k, est en position (2). 15. Donner l'équation différentielle vérifiée par la tension uc, - 3/5 wadifa-info.com
التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de physique du concours commun d'accès en 1re année de l'ENSAM (Meknès — Université Moulay Ismaïl, et Casablanca — Université Hassan II), filières Sciences mathématiques A et B, session du 29 juillet 2013. Durée : 2 h 15 min, calculatrice non autorisée. Deux parties : Physique I (mécanique) — système bielle-manivelle, oscillateur amorti, système de levage — et Physique II (électricité) — circuit à interrupteurs (RC, LC, RLC). Les réponses se portaient sur une « fiche des réponses » jointe. Voici une correction proposée.
Physique I — Mécanique
Notations de l'énoncé : bras OP de longueur R tournant à ω0 constante, tige PQ de longueur l et de masse négligeable, piston en Q sur l'axe vertical Ox, ε = R/l, θ angle (Ox, OP), β angle (Ox, QP).
Partie I : couple sur le bras
1. Dans le triangle OPQ, la distance de P à l'axe Ox s'écrit de deux façons : R sin θ = l sin β, d'où sin β = ε sin θ.
En projetant OQ = OP + PQ sur Ox : x = R cos θ + l cos β, soit x(t) = R cos θ + l √(1 − ε² sin² θ).
2. Si la tige est longue devant le bras (ε ≪ 1), sin β ≈ 0 et cos β ≈ 1 : x(t) ≈ R cos θ + l, donc A = R et B = l.
3. ω0 constante et θ(0) = 0 : θ(t) = ω0 t. Alors x(t) = R cos(ω0t) + l,
v(t) = −R ω0 sin(ω0t) et γ(t) = −R ω0² cos(ω0t).
(Sur 0 ≤ θ ≤ π, v ≤ 0 : le piston descend.)
4. PFD appliqué à la tige de masse négligeable : Fp/t + Fb/t = mt a = 0, donc Fb/t = −Fp/t. Le théorème du moment (moment d'inertie nul) impose aussi que ces deux forces aient un moment total nul : elles ont la même droite d'action, la droite (PQ). Enfin, Ft/p + Fp/t = 0 est le principe des actions réciproques (3e loi de Newton) entre la tige et le piston.
5. Bilan des forces sur le piston (à dessiner sur la fiche, piston descendant, vitesse selon −i) :
- le poids mpg = −mp g i (vers le bas) ;
- la force F = −F0 sin θ i sur la face supérieure (vers le bas) ;
- le frottement f = −λẋ i : comme ẋ < 0, il est dirigé vers le haut, opposé au mouvement ;
- la force de la tige Ft/p, portée par (PQ), appliquée en Q ;
- la réaction latérale du support, perpendiculaire à Ox (elle équilibre la composante horizontale de Ft/p).
6. PFD projeté sur Ox avec cos β ≈ 1 : mpẍ = Ft/p − mpg − F0 sin θ − λẋ, d'où
Ft/p ≈ mp(ẍ + g) + λẋ + F0 sin θ (module : la valeur absolue de cette expression).
La tige ayant une masse négligeable, elle transmet la force : Ft/b = −Fb/t = Fp/t = −Ft/p, donc
|Ft/b| = |Ft/p|.
7. Théorème du moment cinétique pour le bras autour de (O, Δ). La force Ft/b, appliquée en P et portée par (PQ), a pour bras de levier
h = R sin θ : son moment vaut C(t) = R sin θ · [mp(ẍ + g) + λẋ + F0 sin θ], compté dans le sens de θ croissant
(la poussée du piston qui descend fait tourner le bras dans le sens de θ).
L'équation du mouvement du bras s'écrit Ib θ̈ = C(t) − Γr, où Γr est le couple résistant de l'arbre ; le couple transmis vaut donc
Γr = C(t) − Ib θ̈, et comme θ̈ = 0 (ω0 constante), il est égal à C(t). (Le poids du bras n'intervient pas dans la liste des grandeurs demandées ; il ajouterait mb g (R/2) sin θ.)
Avec ẋ = −Rω0 sin(ω0t) et ẍ = −Rω0² cos(ω0t) :
C(t) = R sin(ω0t) [ mp(g − Rω0² cos(ω0t)) + (F0 − λRω0) sin(ω0t) ].
Partie II : estimation des frottements
8. Équilibre du piston posé sur le ressort comprimé : K(L0 − L) = mp g, donc L0 − L = mp g / K.
9. Pour un écart x (axe vers le haut) : mpẍ = K(L0 − L − x) − mpg − λẋ = −Kx − λẋ. D'où ẍ + (λ/mp)ẋ + (K/mp)x = 0 :
μ = λ / (2mp) et ω0 = √(K / mp).
10. En reportant x = Ae−t/τ cos(ωt) dans l'équation, on obtient τ = 1/μ et ω = √(ω0² − μ²). Cette forme (régime pseudo-périodique) exige ω0 > μ, soit K/mp > λ²/(4mp²) : K > λ² / (4mp).
11. Ae−1/τ = A/2 ⇒ 1/τ = ln 2, donc μ = ln 2 ≈ 0,69 s⁻¹ et λ = 2mpμ = 2 × 0,5 × 0,69 ≈ 0,69 kg/s.
Partie III : système de levage
Axes x1 et x2 vers le bas, g vers le bas.
12. Quand une masse descend de Δx, son énergie potentielle diminue de mgΔx :
Ep1 = −m1 g (x1 − x01) ; Ep2 = −m2 g (x2 − x02).
13. La poulie mobile a un moment d'inertie négligé, mais sa translation compte :
Ec = ½ m1 ẋ1² + ½ m2 ẋ2² + ½ I3 ω3².
Le câble ne glisse pas sur la poulie fixe et le brin de m1 défile à la vitesse ẋ1 : ω3 = ẋ1/R3. Donc
Em = ½ (m1 + I3/R3²) ẋ1² + ½ m2 ẋ2² − m1 g (x1 − x01) − m2 g (x2 − x02).
14. Positions comptées depuis le support fixe. Longueur du câble : brin de gauche (support → centre de O2) x2 ;
demi-tour sur O2 πR2 ; brin O2 → niveau de O3 x2 − d ; demi-tour sur O3 πR3 ; brin O3 → m1 x1 − d.
L = x1 + 2x2 + π(R2 + R3) − 2d, donc C = π(R2 + R3) − 2d.
15. L constante ⇒ ẋ1 = −2ẋ2. Sans frottement, Em se conserve ; en remplaçant ẋ1 :
Em = ½ [4(m1 + I3/R3²) + m2] ẋ2² − m1g(x1 − x01) − m2g(x2 − x02).
dEm/dt = 0 ⇒ [4m1 + 4I3/R3² + m2] ẋ2ẍ2 − m1gẋ1 − m2gẋ2 = 0, avec ẋ1 = −2ẋ2 :
ẍ2 = (m2 − 2m1) g / (m2 + 4m1 + 4I3/R3²).
(Contrôle : l'équilibre correspond à m2 = 2m1, la poulie mobile étant tenue par deux brins.)
Physique II — Électricité
Lecture du schéma : la borne + de E alimente R1 (vers la position 1 de k1) et la position 1 de k4. Le commun de k1 est relié à l'armature de C1 et à la position 1 de k2 ; k1(2) mène à k4(2), k1(3) à L1. Le commun de k2 est relié à C2 ; k2(2) mène à R2, k2(3) à C3. L1 aboutit à k3(1), dont le commun est relié à L2 ; k3(2) mène à R4. Le commun de k4 alimente la branche L3–R3.
Partie A : k1 en (1), k2 en (1) — charge de C = C1 + C2 = 20 µF à travers R1
1. En régime permanent, les condensateurs sont chargés : i1 = 0.
2. uC1 = E = 10 V : q1 = C1E = 10·10⁻⁶ × 10 = 10⁻⁴ C = 0,1 mC.
3. W1 = ½ C1E² = ½ × 10⁻⁵ × 100 = 5·10⁻⁴ J = 0,5 mJ.
4. Loi des mailles : E = R1i1 + uC1 avec i1 = (C1 + C2) duC1/dt :
R1C · duC1/dt + uC1 = E (C = C1 + C2).
5. uC1 = E(1 − e−t/(R1C)) donne i1 = (E/R1) e−t/(R1C) : A = E/R1 = 0,1 A et B = 1/(R1C) = 500 s⁻¹ (t compté à partir de t0).
Partie B : k2 en (2) — décharge de C2 dans R2
6. uC2(t) = 10 e−(t − t0)/(R2C2) (V), avec R2C2 = 1 ms.
7. À t0, uR2 = uC2 = 10 V : i2 = 10/100 = 0,1 A = 100 mA.
8. En régime permanent, C2 est déchargé : énergie nulle.
Partie C : k2 en (3) — C2 relié à C3
9. Conservation de la charge et même tension finale : Q3 = C3[Q2(t0) + Q3(t0)] / (C2 + C3).
10. uC2 = (Q2 + Q3)(t0)/(C2 + C3) = 10⁻⁴ / (110·10⁻⁶) = 10/11 V ≈ 0,91 V.
11. Charge totale 0,15 mC, tension finale u = 0,15·10⁻³ / 110·10⁻⁶ = 15/11 V. Énergie de C3 : ½ × 100·10⁻⁶ × (15/11)² = 45/484 mJ ≈ 0,093 mJ.
Partie D : k1 en (3), k2 en (1), k3 en (1) — oscillations LC
Le condensateur (C1, et C2 qui lui est relié par k2 en position 1, soit 20 µF sous 5 V) se décharge dans L1 et L2 en série.
12. L = L1 + L2 = 100 mH.
13. Énergie totale (circuit sans résistance) : W = ½(C1 + C2)u² = ½ × 20·10⁻⁶ × 25 = 0,25 mJ. Elle est entièrement magnétique quand i est maximal ; les deux bobines, parcourues par le même courant, se la partagent dans le rapport de leurs inductances : WL1,max = (L1/L) × 0,25 = 0,125 mJ.
14. ½ L Imax² = W ⇒ Imax = u√(C/L) = 5√(20·10⁻⁶/0,1) = 5√2 × 10⁻² A ≈ 71 mA.
💡 Si l'on ne compte que C1 (10 µF), on trouve 0,0625 mJ et 50 mA : tout dépend de la lecture de k2. Sur le schéma, la position 1 de k2 met C2 en parallèle avec C1.
Partie E : k1 en (2), k2 en (1), k4 en (2) — circuit RLC libre
15. Le condensateur C = C1 + C2 se décharge dans L3 et R3 en série. Avec i3 = −C duC1/dt et uC1 = L3 di3/dt + R3i3 :
L3(C1 + C2) d²uC1/dt² + R3(C1 + C2) duC1/dt + uC1 = 0, soit numériquement d²u/dt² + 1000 du/dt + 5·10⁵ u = 0 (régime pseudo-périodique).
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
الجهة المنظمة: المدرسة الوطنية العليا للفنون والمهن ENSAM الدار البيضاء-مكناس · 2013 — مصدر النسخة: مباريات ولوج المدارس والمعاهد العليا؛ الإعلان الرسمي للمباراة هو المرجع.
كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1177/نموذج-مباراة-ولوج-المدرسة-الوطنية-العليا-للفنون-والمهن-ENSAM-الدار-البيضاء-مكناس
