
نموذج المباراة الوطنية المشتركة CNC 2014: علوم المهندس - شعبة MP وPSI لولوج مدارس المهندسين
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2014)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2014
- عدد الصفحات
- 25
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN
D'ADMISSION AUX GRANDES ECOLES D'INGENIEURS
MAROCAINES
SESSION : 2014
FILIERES : MP & PSI
EPREUVE DE SCIENCES INDUSTRIELLES
POUR L'INGENIEUR
DUREE : 4 HEURES
AUCUN DOCUMENT N’EST AUTORISE
CALCULATRICES AUTORISEES
Le sujet s’étale sur 25 pages reparties comme suit :
— Une page de garde non numérotée.
— Le texte de l'épreuve : pages numérotées de 1 à 16.
— Trois documents annexes : pages numérotées de 17à19 .
— Cinq documents réponses repérés DR1, DR2, DR3, DR4 et DR5S pages
numérotées de 20à24. (A RENDRE AVEC LA COPIE ).
Le sujet se compose de plusieurs parties indépendantes pouvant être traitées
indifféremment.
Nota : Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d'énoncé, il le
signalera sur sa copie et devra poursuivre sa composition en expliquant les raisons des
initiatives qu'il a été amené à prendre.
Page de garde
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Session 2014
ROBOT DE TRAITE AUTOMATIQUE ASTRONAUT A3
Aujourd’hui les défis que les producteurs laitiers doivent relever en termes de volume de production, de
prix du lait, de respect des règlementations sur l’environnement, de mesures d'hygiène ou de «bonnes
pratiques » envers les animaux ont induit des bouleversements dans la gestion des exploitations
laitières.
Parallèlement à ces évolutions, les agriculteurs ont impulsé une dynamique nouvelle visant à améliorer
leur condition de vie, à réduire la part des travaux pénibles et répétitifs et à ne plus être astreints aux
traites quotidiennes.
Pour répondre à ces nouveaux besoins, des entreprises, dont l’entreprise Lely, ont développé des
systèmes d'alimentation, de nettoyage, de pâturage automatiques et surtout de traite automatique,
comme le robot de traite Astronaut A3, support de cette étude.
Une dizaine d'années après l’introduction du premier robot de traite, des études mettent en évidence
une amélioration de la santé physique et psychique des producteurs laitiers, un gain de temps d’environ
deux heures par jour pour un troupeau de 60 vaches laitières, temps mis à profit pour passer plus de
temps en famille (84 %), pratiquer une activité de loisir (sport, culture, …) (62%), développer une autre
activité professionnelle (56%).
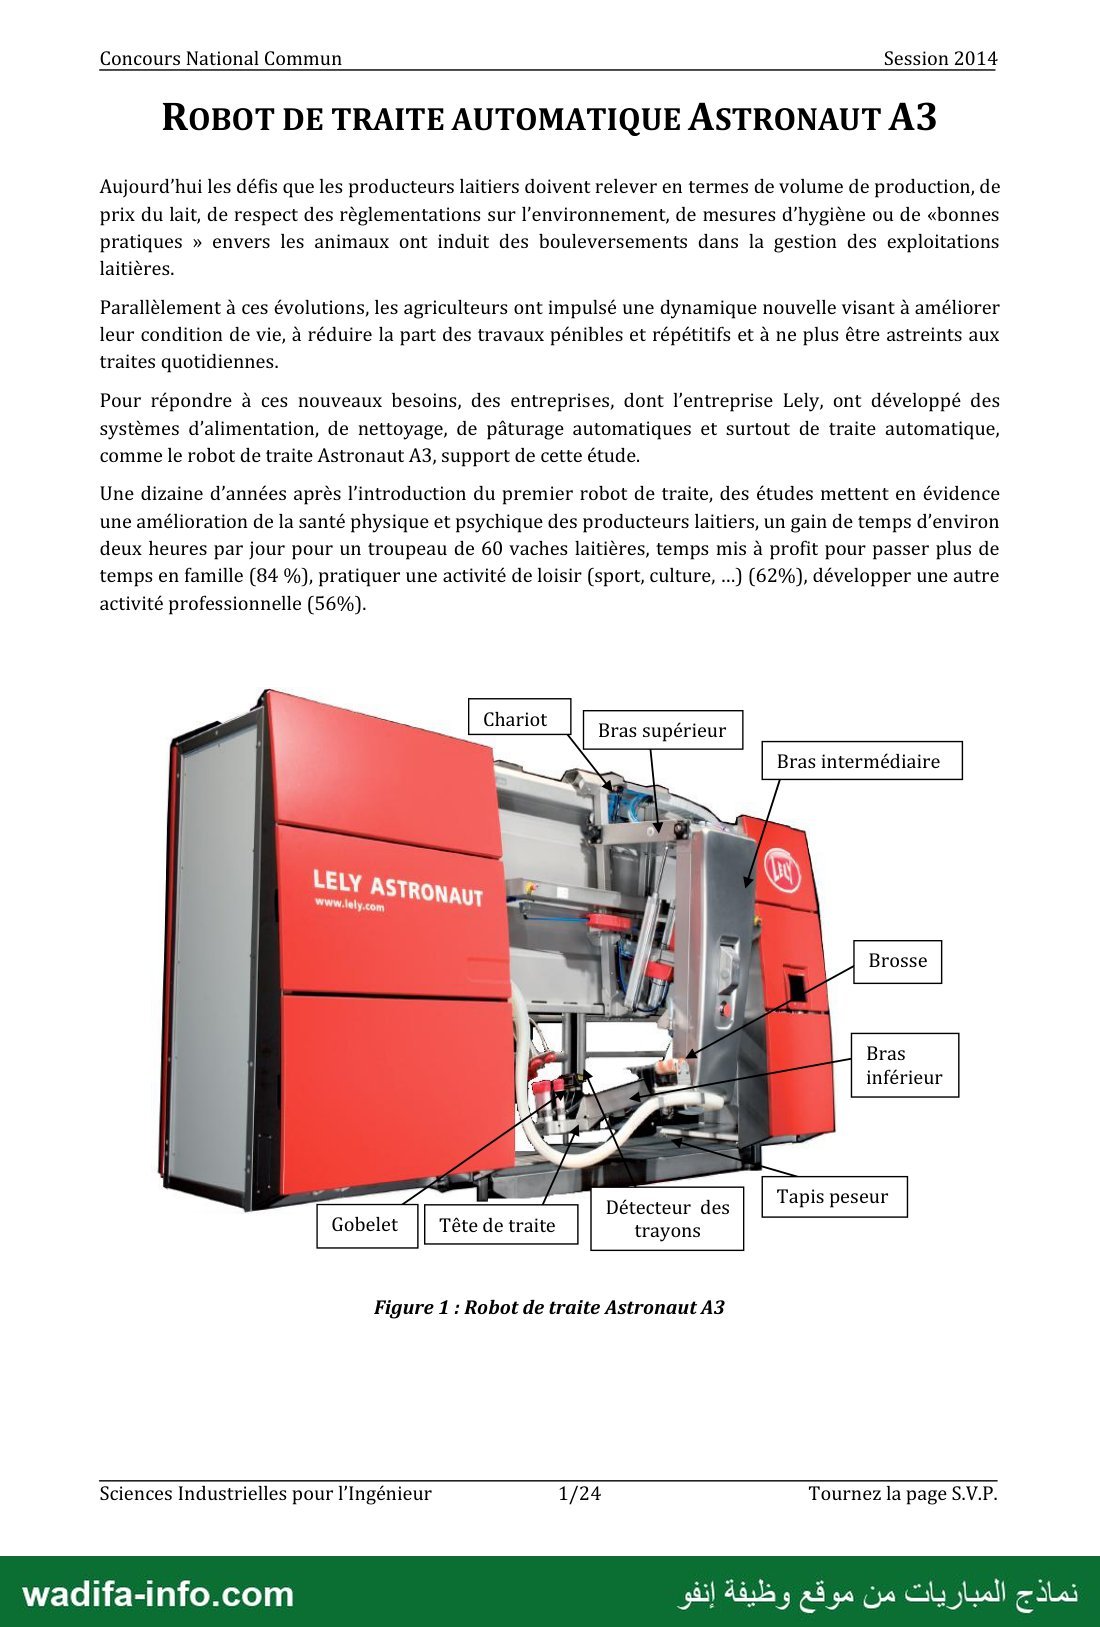
Bras intermédiaire
LEL |
manie ASTRONAUT ane
Brosse
Bras
inférieur
Figure 1 : Robot de traite Astronaut A3
Sciences Industrielles pour l'Ingénieur 1/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Session 2014
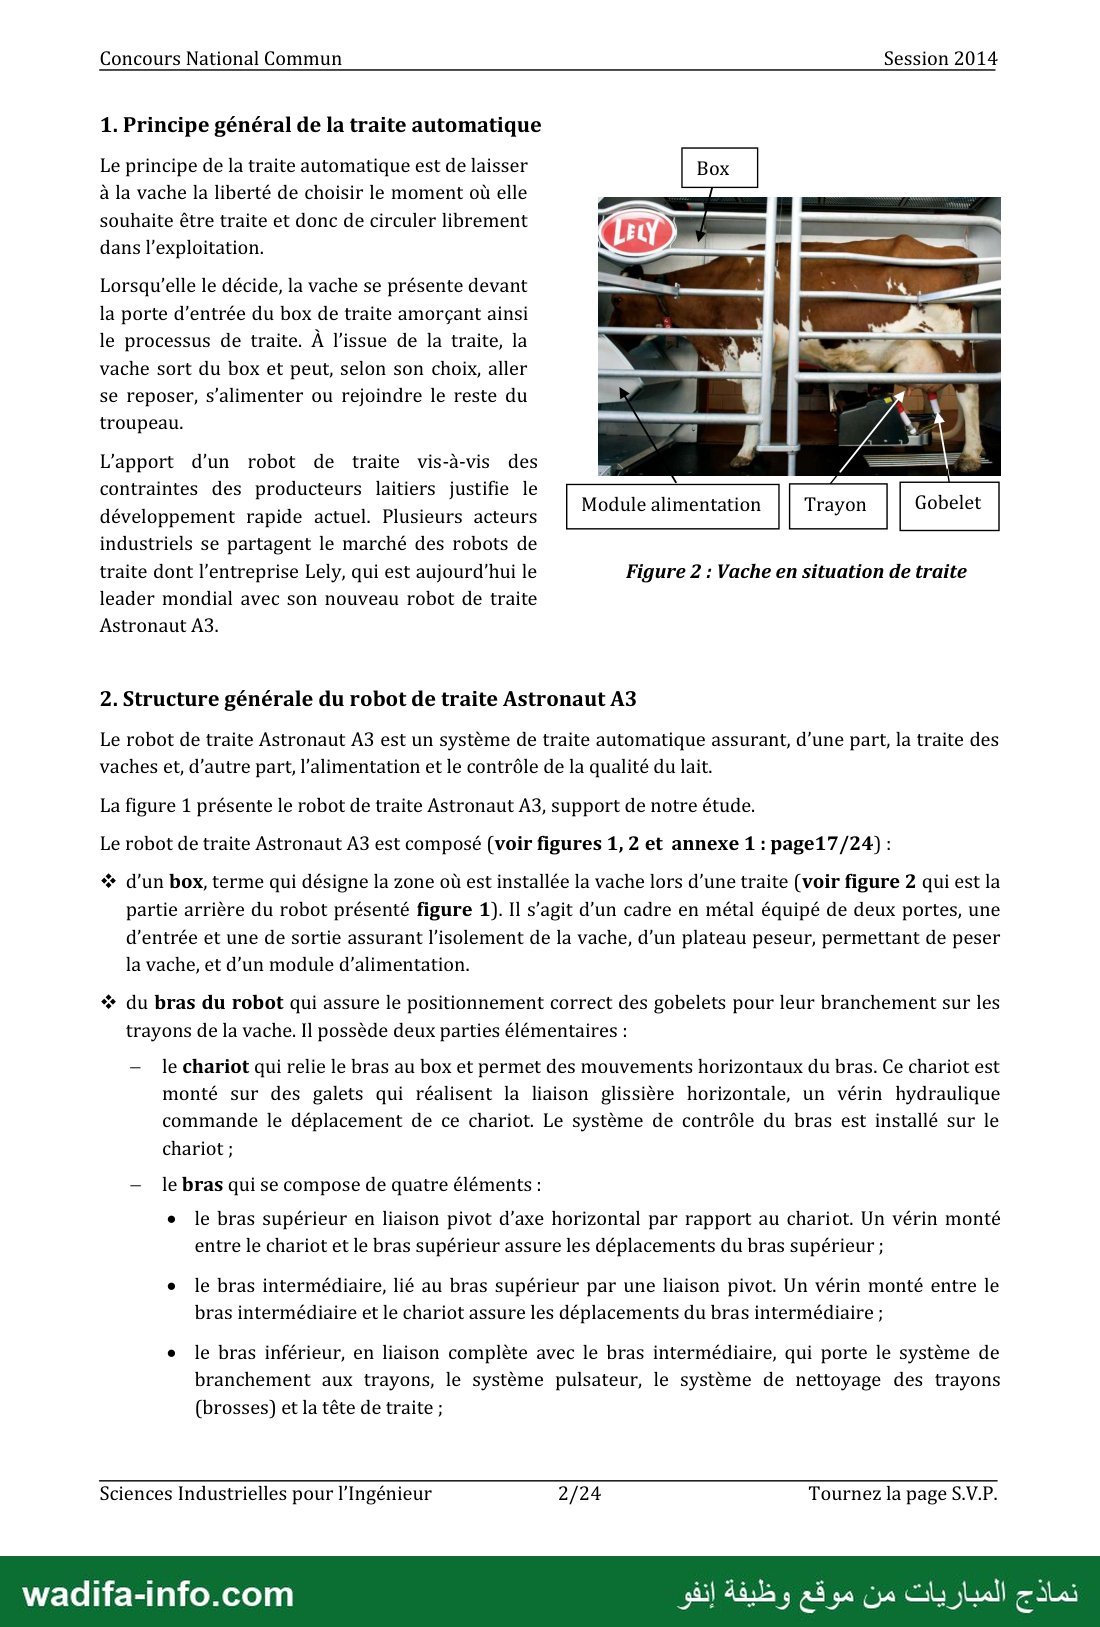
1. Principe général de la traite automatique
Le principe de la traite automatique est de laisser
à la vache la liberté de choisir le moment où elle
souhaite être traite et donc de circuler librement
dans l'exploitation.
Lorsqu'elle le décide, la vache se présente devant
la porte d'entrée du box de traite amorçant ainsi
le processus de traite. À l’issue de la traite, la
vache sort du box et peut, selon son choix, aller
se reposer, s’alimenter ou rejoindre le reste du
troupeau.
L’apport d’un robot de traite vis-à-vis des
contraintes des producteurs laitiers justifie le
développement rapide actuel. Plusieurs acteurs
industriels se partagent le marché des robots de
traite dont l’entreprise Lely, qui est aujourd’hui le Figure 2 : Vache en situation de traite
leader mondial avec son nouveau robot de traite
Astronaut A3.
2. Structure générale du robot de traite Astronaut A3
Le robot de traite Astronaut A3 est un système de traite automatique assurant, d’une part, la traite des
vaches et, d’autre part, l'alimentation et le contrôle de la qualité du lait.
La figure 1 présente le robot de traite Astronaut A3, support de notre étude.
Le robot de traite Astronaut A3 est composé (voir figures 1, 2 et annexe 1 : page17/24) :
* d’un box, terme qui désigne la zone où est installée la vache lors d’une traite (voir figure 2 qui est la
partie arrière du robot présenté figure 1). Il s’agit d’un cadre en métal équipé de deux portes, une
d'entrée et une de sortie assurant l'isolement de la vache, d’un plateau peseur, permettant de peser
la vache, et d’un module d’alimentation.
* du bras du robot qui assure le positionnement correct des gobelets pour leur branchement sur les
trayons de la vache. Il possède deux parties élémentaires :
— le chariot qui relie le bras au box et permet des mouvements horizontaux du bras. Ce chariot est
monté sur des galets qui réalisent la liaison glissière horizontale, un vérin hydraulique
commande le déplacement de ce chariot. Le système de contrôle du bras est installé sur le
chariot ;
— 16 bras qui se compose de quatre éléments :
e le bras supérieur en liaison pivot d’axe horizontal par rapport au chariot. Un vérin monté
entre le chariot et le bras supérieur assure les déplacements du bras supérieur ;
e le bras intermédiaire, lié au bras supérieur par une liaison pivot. Un vérin monté entre le
bras intermédiaire et le chariot assure les déplacements du bras intermédiaire ;
e le bras inférieur, en liaison complète avec le bras intermédiaire, qui porte le système de
branchement aux trayons, le système pulsateur, le système de nettoyage des trayons
(brosses) et la tête de traite ;
Sciences Industrielles pour l'Ingénieur 2/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Session 2014
e la tête de traite, constituée des gobelets et du système de détection des trayons qui détecte
les positons des trayons de la vache par balayage laser 3D à triangulation. Ce système de
détection indique au système de branchement aux trayons la position correcte à atteindre
par les gobelets.
* d’une interface entre l'utilisateur et le robot sous forme d’un écran tactile. Il affiche toutes les
commandes et informations nécessaires au fonctionnement et à l'entretien du robot. Ces données
sont stockées et traitées par un ordinateur de stockage.
Toutes les vaches portent des badges pour leurs identifications.
Pour vérifier la qualité du lait, celui-ci est pesé par une balance, sa couleur, sa conductivité et son débit
sont mesurés par des capteurs MQC.
3. Etude fonctionnelle partielle externe et implantation du robot
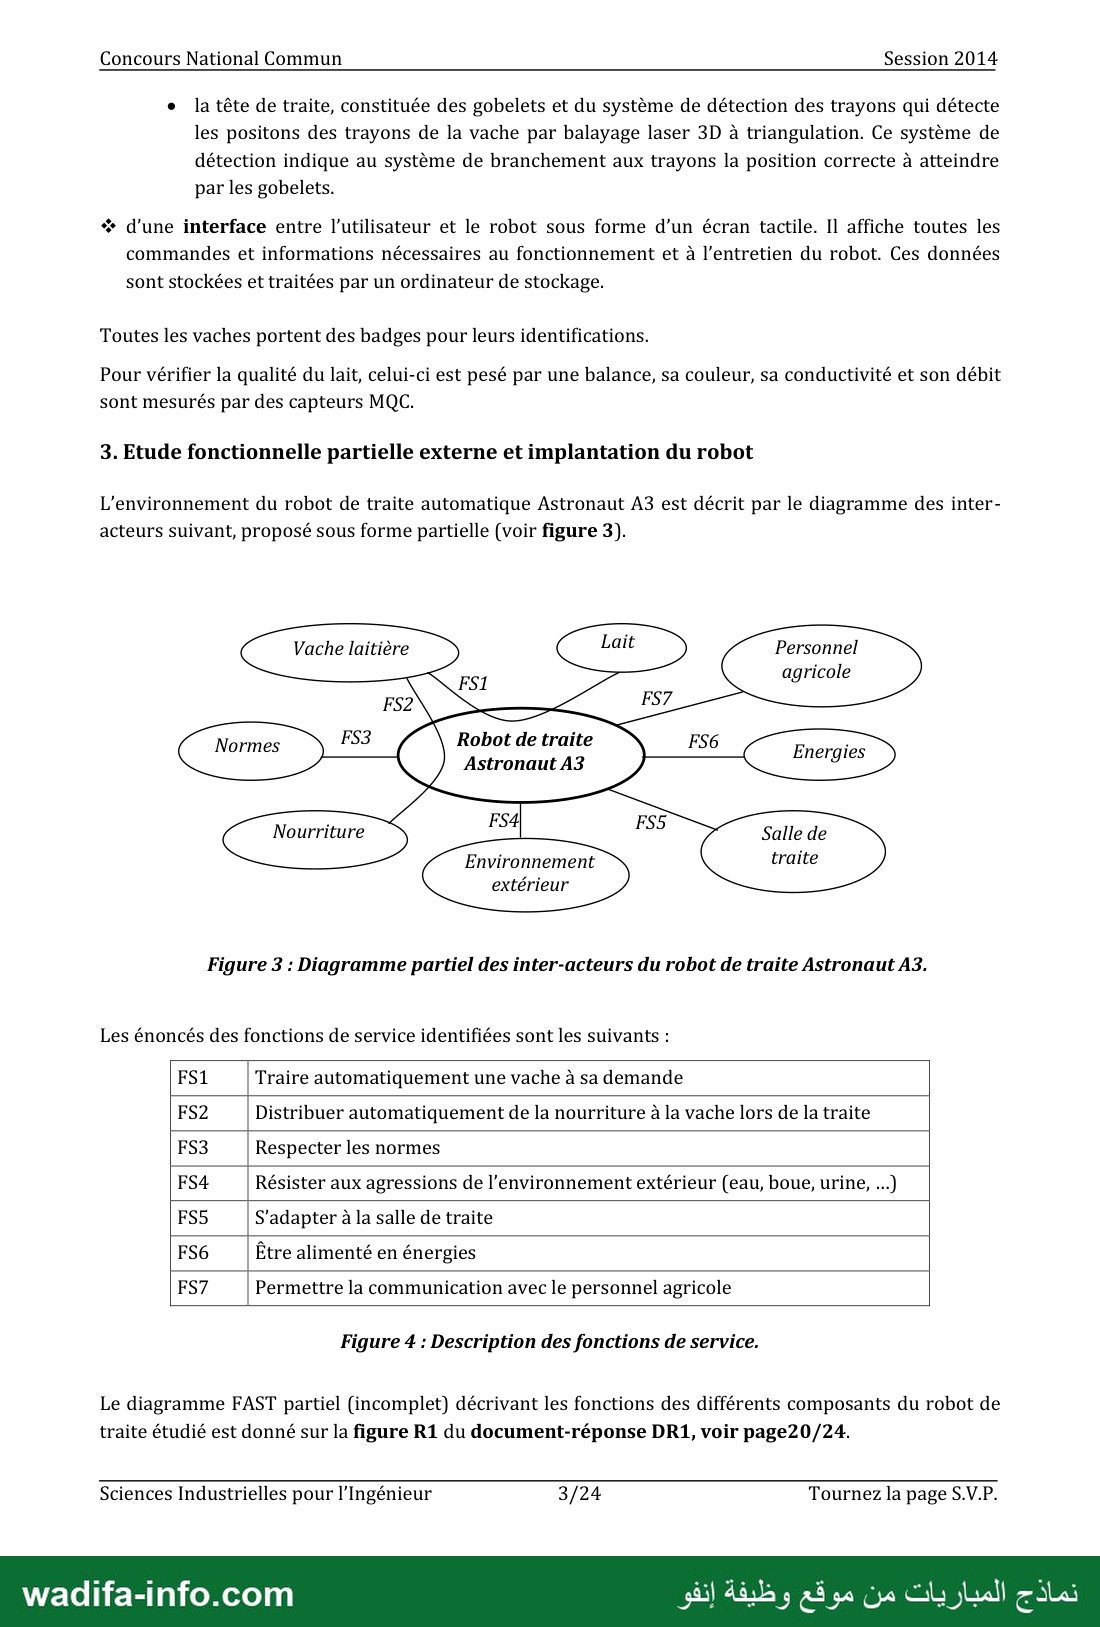
L'environnement du robot de traite automatique Astronaut A3 est décrit par le diagramme des inter-
acteurs suivant, proposé sous forme partielle (voir figure 3).
Personnel
agricole
Robot de traite
Astronaut A3
Environnement
extérieur
Figure 3 : Diagramme partiel des inter-acteurs du robot de traite Astronaut A3.
Les énoncés des fonctions de service identifiées sont les suivants :
FS1 Traire automatiquement une vache à sa demande
FS2 Distribuer automatiquement de la nourriture à la vache lors de la traite
FS3 Respecter les normes
FS4 Résister aux agressions de l’environnement extérieur (eau, boue, urine, ...(
FS5 S'adapter à la salle de traite
FS6 Être alimenté en énergies
FS7 Permettre la communication avec le personnel agricole
Figure 4 : Description des fonctions de service.
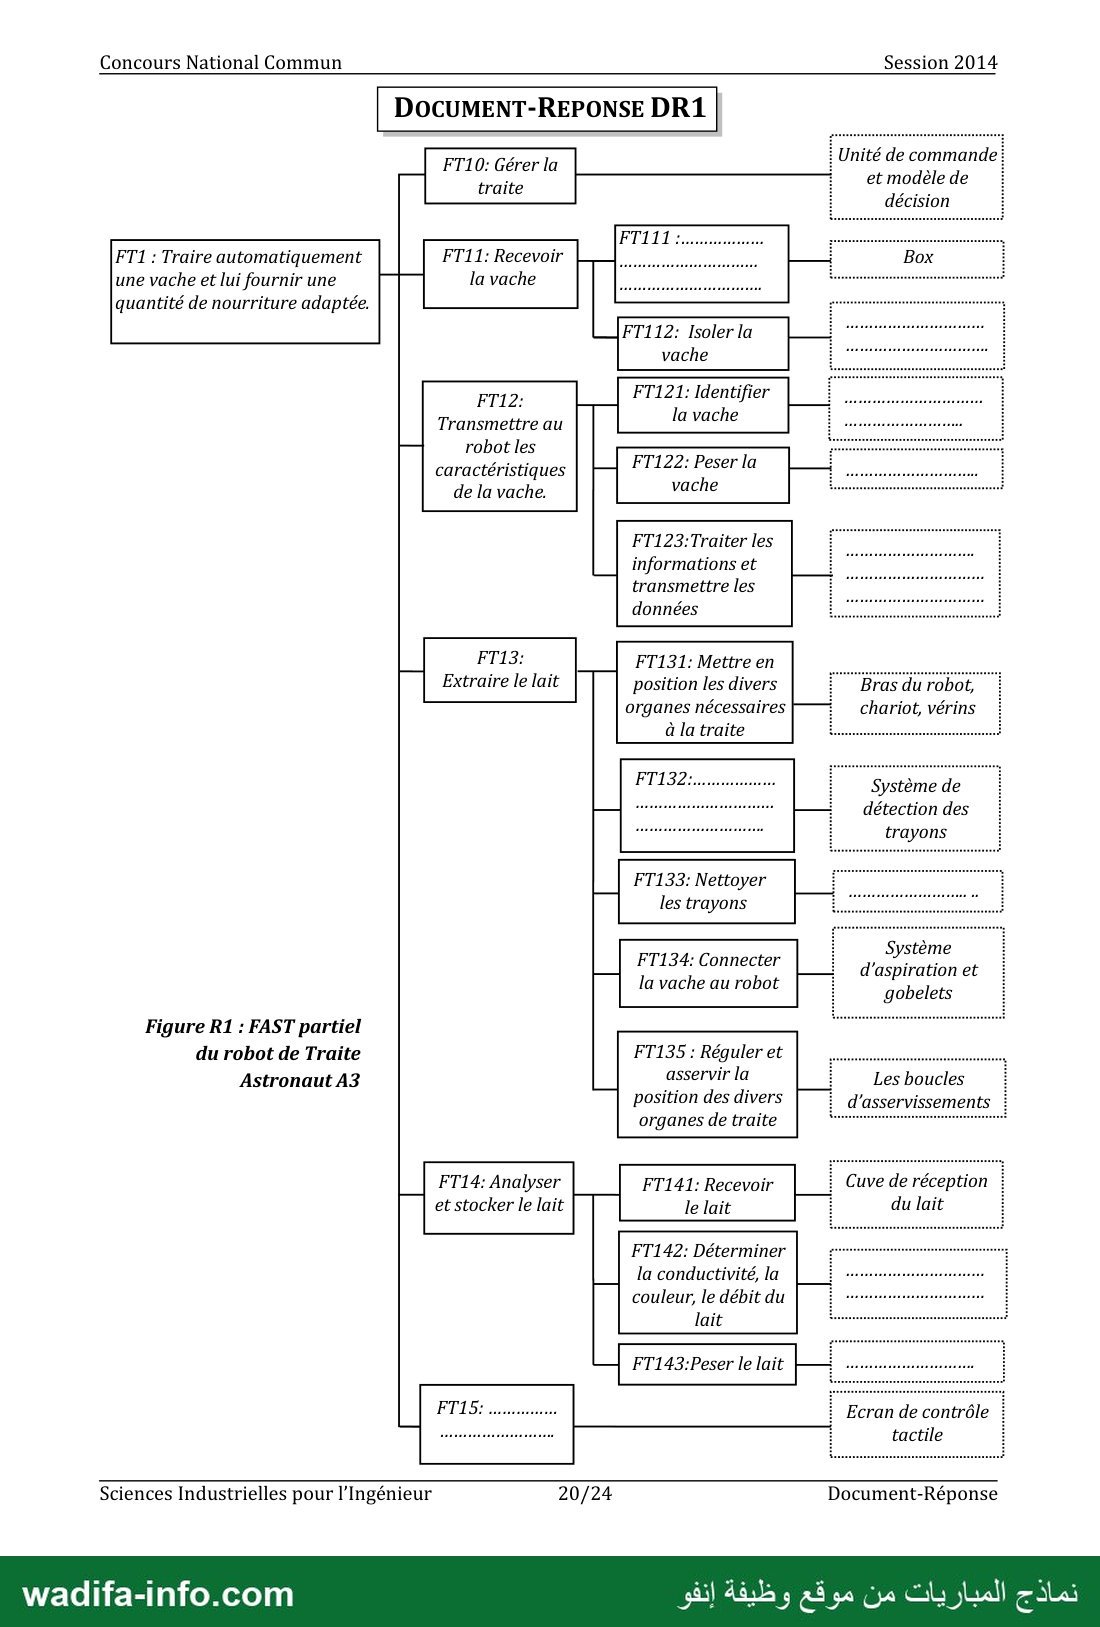
Le diagramme FAST partiel (incomplet) décrivant les fonctions des différents composants du robot de
traite étudié est donné sur la figure R1 du document-réponse DR1, voir page20/24.
Sciences Industrielles pour l'Ingénieur 3/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session 2014
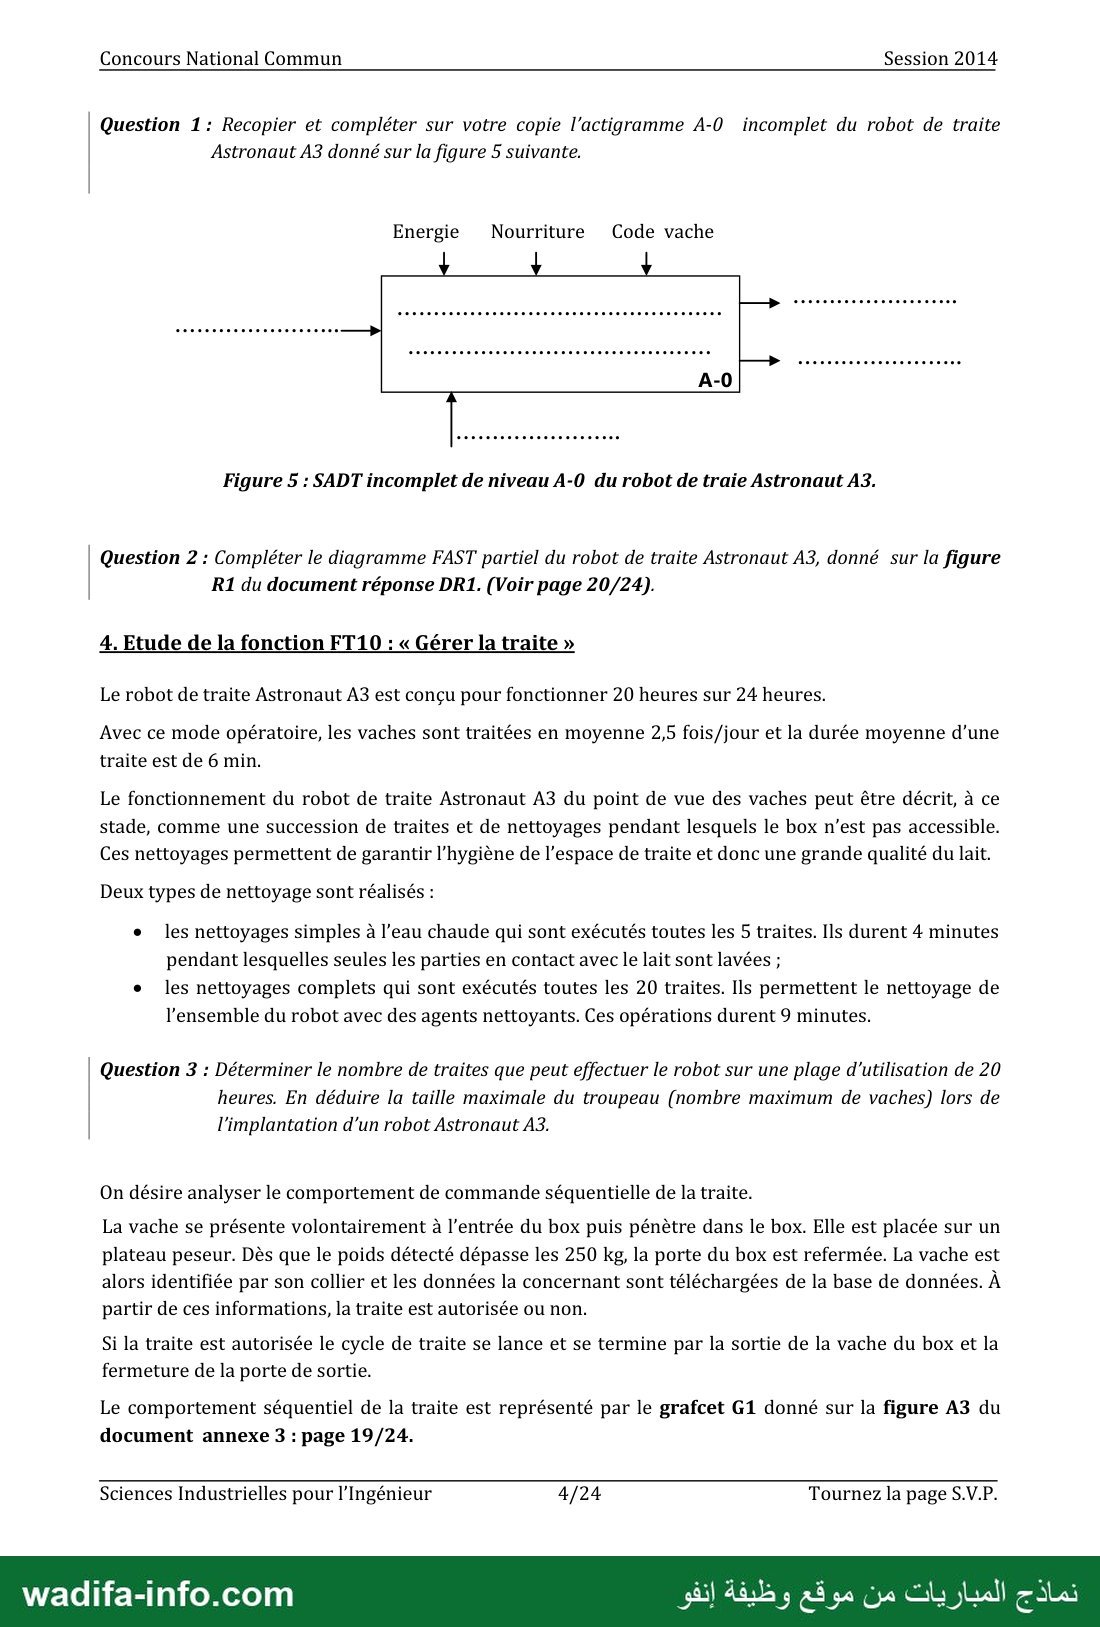
Question 1: Recopier et compléter sur votre copie l'actigramme 4-0 incomplet du robot de traite
Astronaut A3 donné sur la figure 5 suivante.
Energie Nourriture Code vache
—…cccncccncccecau0au000
Figure 5 : SADT incomplet de niveau A-0 du robot de traie Astronaut A3.
Question 2 : Compléter le diagramme FAST partiel du robot de traite Astronaut A3, donné sur la figure
R1 du document réponse DR1. (Voir page 20/24).
4. Etude de la fonction FT10 : « Gérer la traite »
Le robot de traite Astronaut A3 est conçu pour fonctionner 20 heures sur 24 heures.
Avec ce mode opératoire, les vaches sont traitées en moyenne 2,5 fois/jour et la durée moyenne d’une
traite est de 6 min.
Le fonctionnement du robot de traite Astronaut A3 du point de vue des vaches peut être décrit, à ce
stade, comme une succession de traites et de nettoyages pendant lesquels le box n’est pas accessible.
Ces nettoyages permettent de garantir l’hygiène de l’espace de traite et donc une grande qualité du lait.
Deux types de nettoyage sont réalisés :
e les nettoyages simples à l’eau chaude qui sont exécutés toutes les 5 traites. Ils durent 4 minutes
pendant lesquelles seules les parties en contact avec le lait sont lavées ;
e les nettoyages complets qui sont exécutés toutes les 20 traites. 115 permettent le nettoyage de
l’ensemble du robot avec des agents nettoyants. Ces opérations durent 9 minutes.
Question 3 : Déterminer le nombre de traites que peut effectuer le robot sur une plage d'utilisation de 20
heures. En déduire la taille maximale du troupeau (nombre maximum de vaches) lors de
l'implantation d’un robot Astronaut A3.
On désire analyser le comportement de commande séquentielle de la traite.
La vache se présente volontairement à l’entrée du box puis pénètre dans le box. Elle est placée sur un
plateau peseur. Dès que le poids détecté dépasse les 250 kg, la porte du box est refermée. La vache est
alors identifiée par son collier et les données la concernant sont téléchargées de la base de données. À
partir de ces informations, la traite est autorisée ou non.
Si la traite est autorisée le cycle de traite se lance et se termine par la sortie de la vache du box et la
fermeture de la porte de sortie.
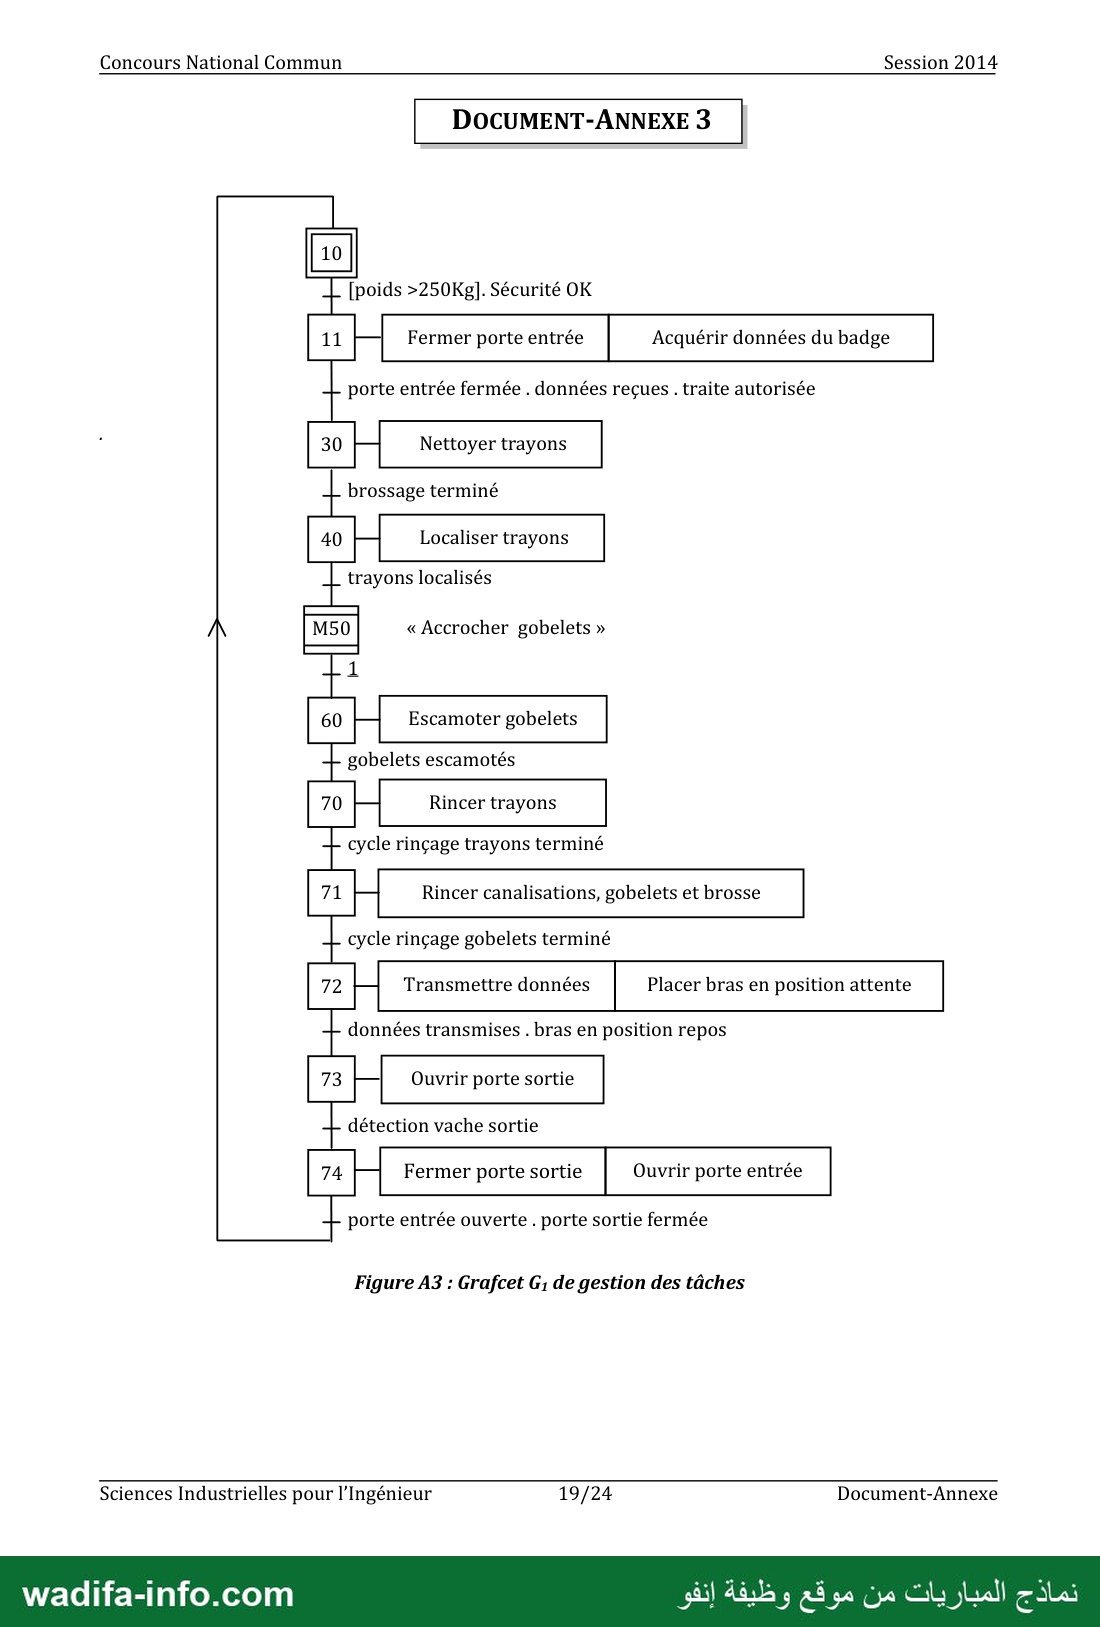
Le comportement séquentiel de la traite est représenté par le grafcet G1 donné sur la figure A3 du
document annexe 3 : page 19/24.
Sciences Industrielles pour l'Ingénieur 4/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session 2014
Question 4 :
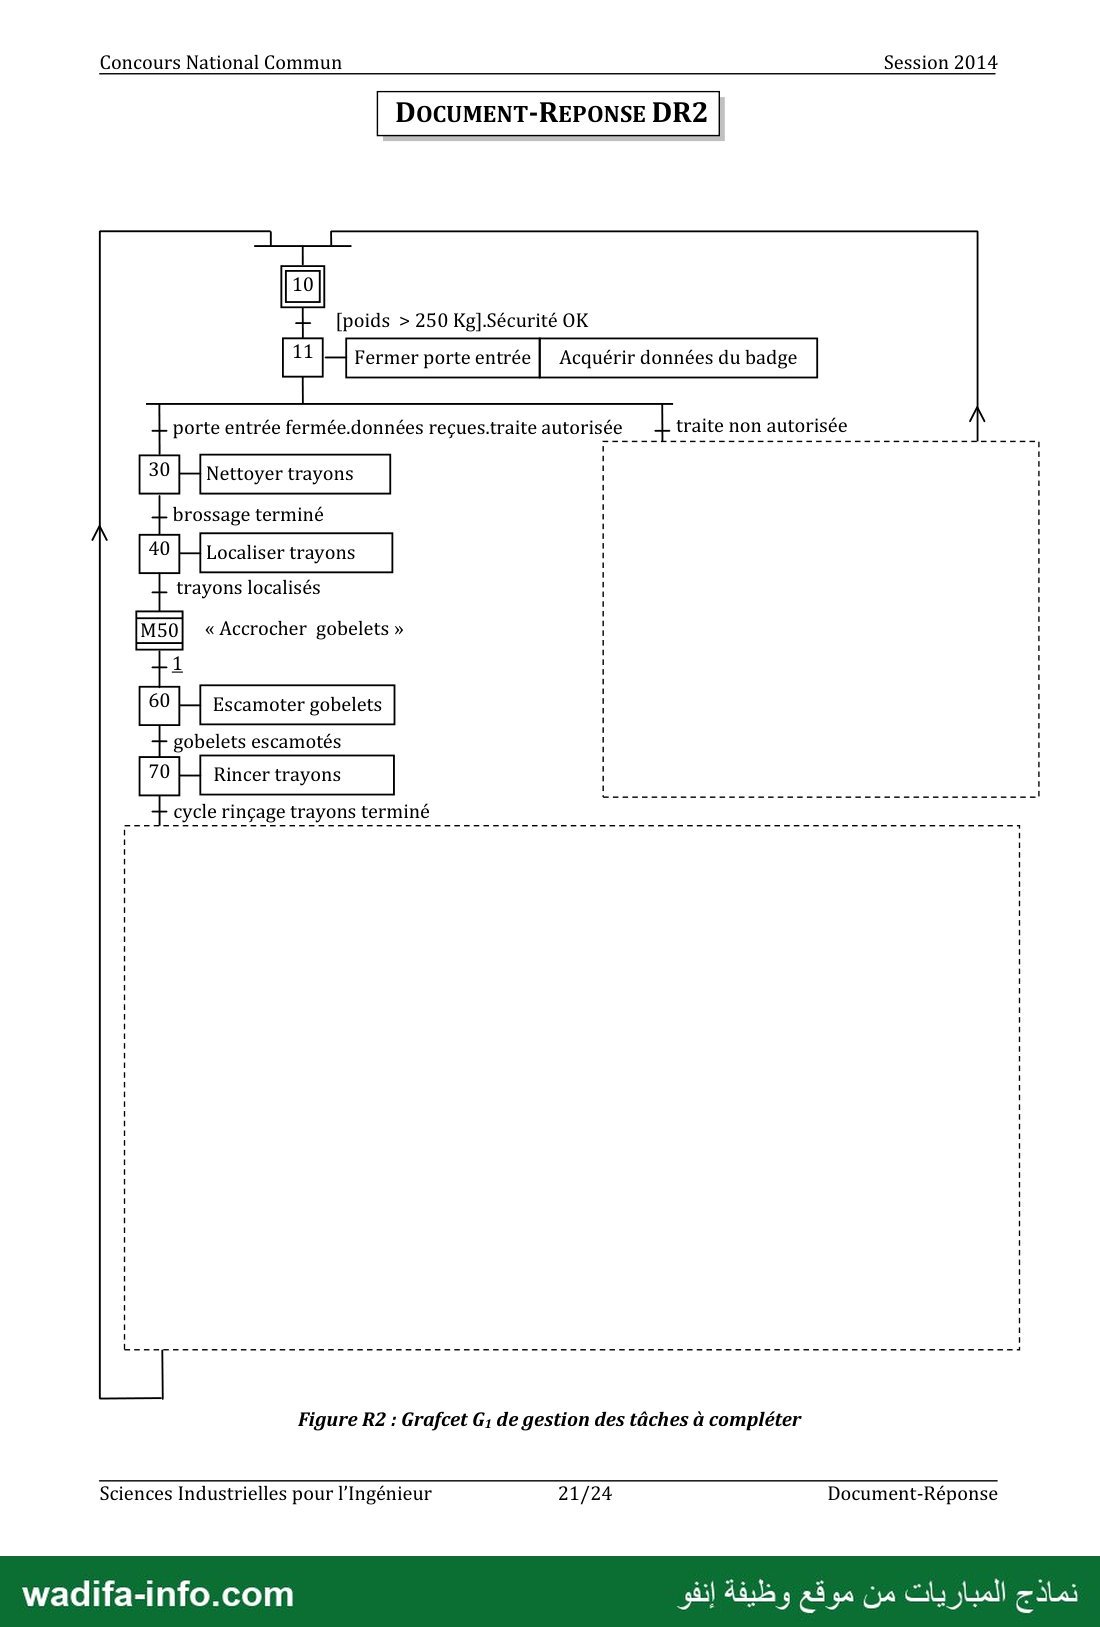
On demande de compléter le nouveau grafcet G1 de gestion des tâches fourni sur la figure R2 du
document-réponse DR2 (page 21/24), de sorte à prendre en considération que :
- des tâches peuvent s'effectuer simultanément. Plus particulièrement, après que le cycle de rinçage
trayons soit terminé, on peut simultanément continuer le cycle par rinçage des canalisations, la
transmission de données et le placement du bras en position attente, tout en ouvrant la porte de
sortie pour libérer la vache puis la refermer et ouvrir celle de l'entrée.
- dans le cas où l'intervalle entre deux traites est insuffisant et que la traite est non autorisée : la
porte de sortie s'ouvre, alors, libérant la vache. Dès sa sortie du box, la porte de sortie se ferme et
celle d'entrée s’ouvre.
5. Etude de la fonction FT122 « Peser la vache »
Lors de son entrée dans le box, une série de mesures préliminaires est initiée afin de calculer la
nouvelle position du centre de gravité de la vache. Cette information est alors transmise au robot qui en
déduit les positions des trayons à atteindre.
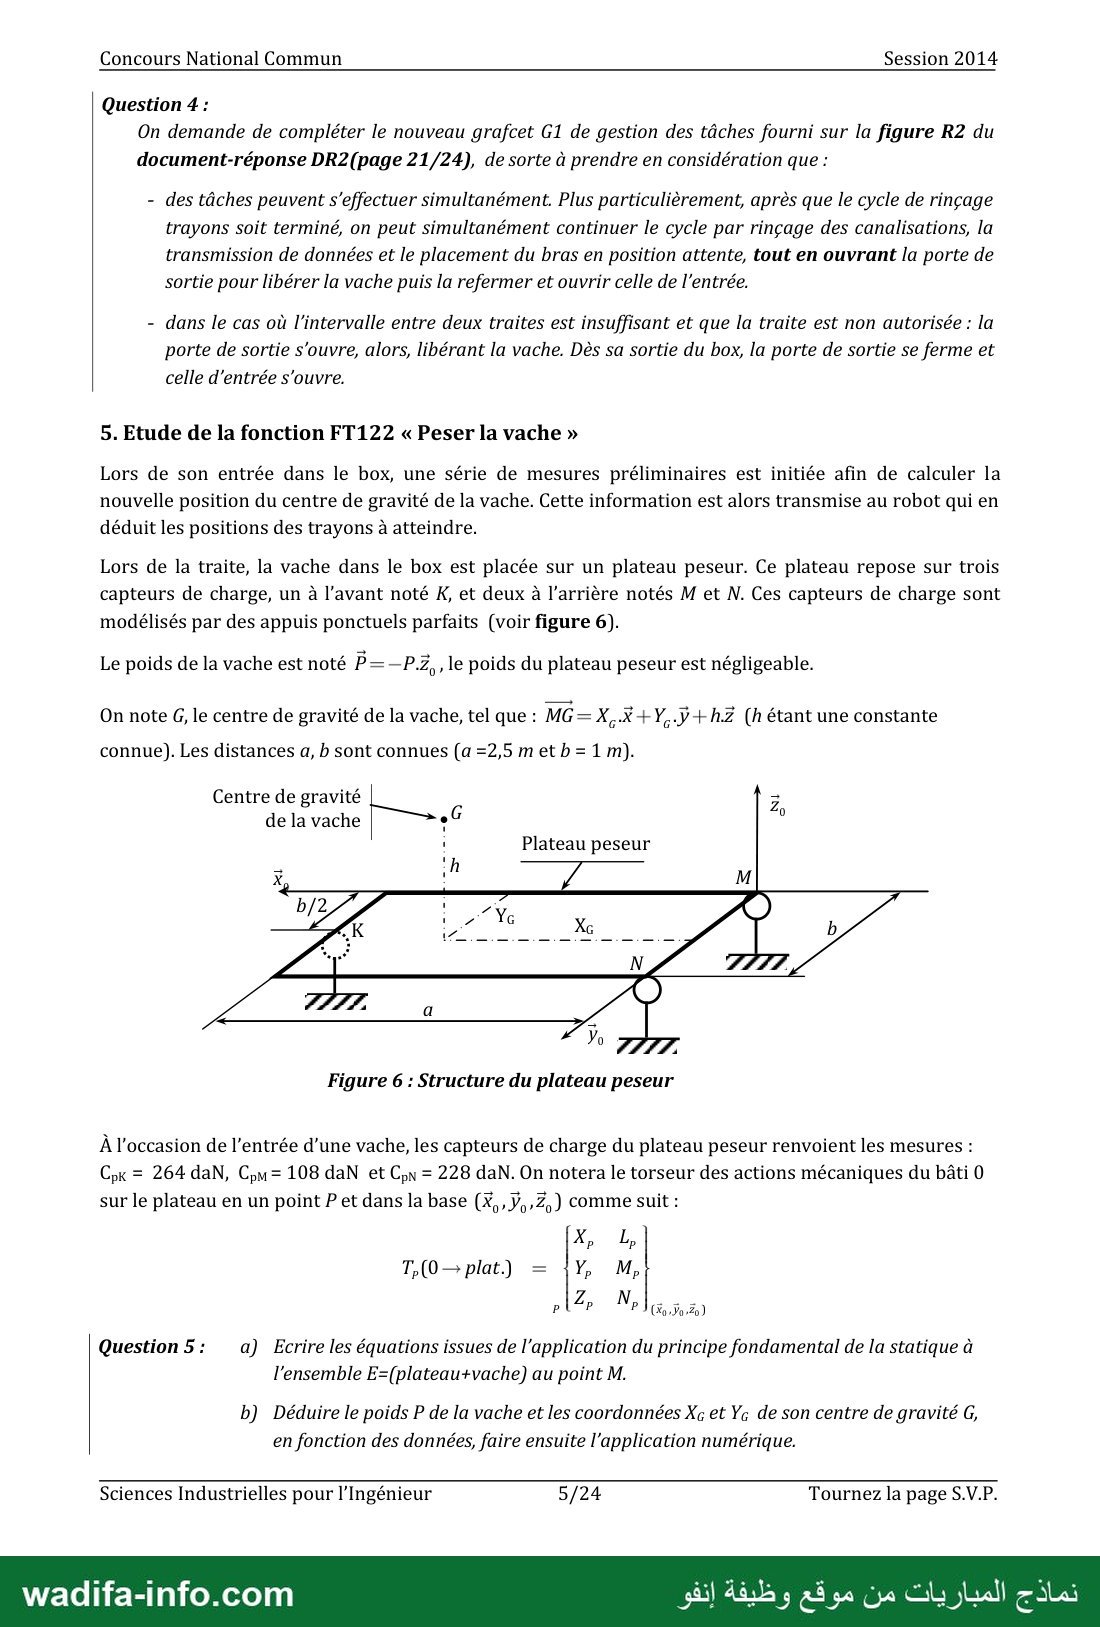
Lors de la traite, la vache dans le box est placée sur un plateau peseur. Ce plateau repose sur trois
capteurs de charge, un à l’avant noté K, et deux à l'arrière notés M et N. Ces capteurs de charge sont
modélisés par des appuis ponctuels parfaits (voir figure 6).
Le poids de la vache est noté P= —P.Z, le poids du plateau peseur est négligeable.
On note G, le centre de gravité de la vache, tel que : MG= X,X+Y,/+hZ (h étant une constante
connue). Les distances a, b sont connues (a =2,5methb=1 m).
Centre de gravité 5
6 0
de la vache
Figure 6 : Structure du plateau peseur
À l'occasion de l’entrée d’une vache, les capteurs de charge du plateau peseur renvoient les mesures :
Cpx = 264 daN, C,m= 108 daN et Cpn = 228 daN. On notera le torseur des actions mécaniques du bâti 0
sur le plateau en un point P et dans la base (X,,Ÿ,Z,) comme suit :
5
ss ا
Question5: a) Ecrire les équations issues de l'application du principe fondamental de la statique à
l’ensemble E=(plateau+vache) au point M.
b) Déduire le poids P de la vache et les coordonnées Xç et Ye de son centre de gravité G,
en fonction des données, faire ensuite l'application numérique.
Sciences Industrielles pour l'Ingénieur 5/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session 2014
6. Etude de la fonction FT131 : «Mettre en position les organes nécessaires à la traite»
6.1. Etude hyperstatique
La schématisation, et le paramétrage du bras de robot de traite Astronaut A3 sont donnés sur les
documents annexes 1 et 2 (pages17/24 et18/24).
Dans cette question on suppose que toutes les liaisons sont parfaites. La liaison entre le chariot (1) et le
bati (0) est bloquée, ainsi les solides (1) et (0) constituent une seule pièce notée (0).
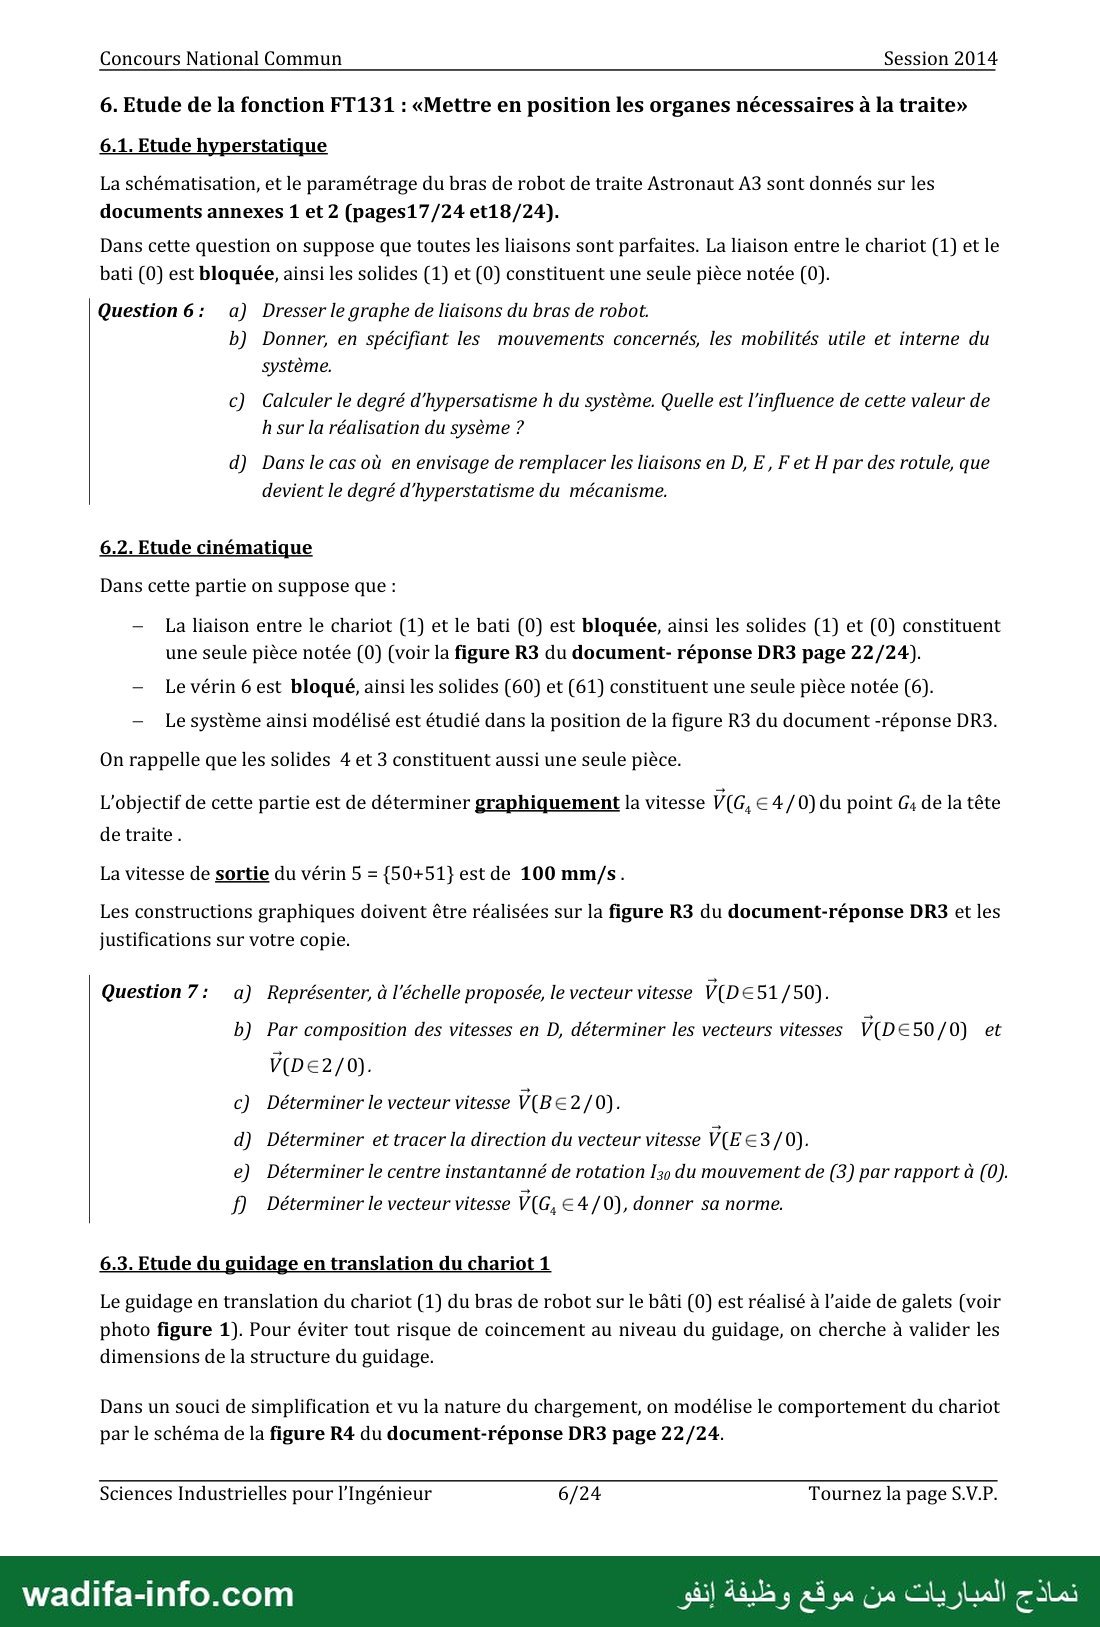
Question 6: a) Dresser le graphe de liaisons du bras de robot.
b) Donner, en spécifiant les mouvements concernés, les mobilités utile et interne du
système.
c) Calculer le degré d’hypersatisme h du système. Quelle est l'influence de cette valeur de
h sur la réalisation du sysème ?
d) Dans le cas où en envisage de remplacer les liaisons en D, E, F et H par des rotule, que
devient le degré d'hyperstatisme du mécanisme.
6.2. Etude cinématique
Dans cette partie on suppose que :
— La liaison entre le chariot (1) et le bati (0) est bloquée, ainsi les solides (1) et (0) constituent
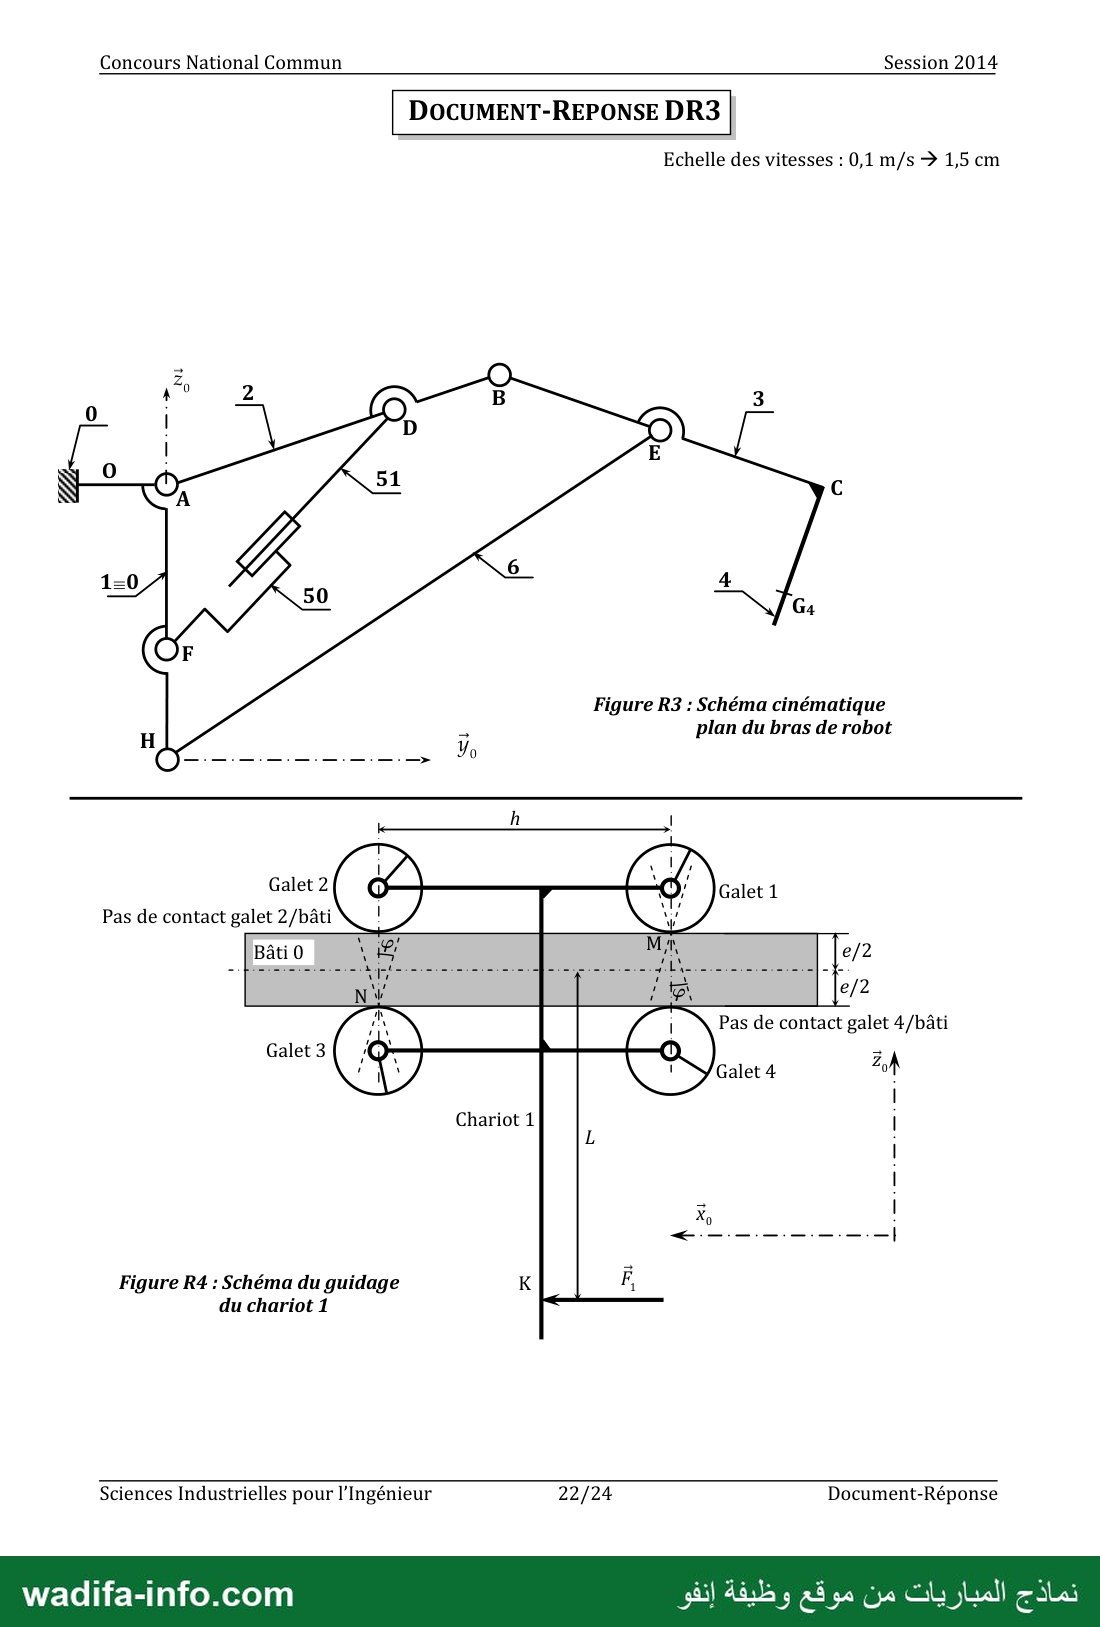
une seule pièce notée (0) (voir la figure R3 du document- réponse DR3 page 22/24).
— Levérin 6 est bloqué, ainsi les solides (60) et (61) constituent une seule pièce notée (6).
— Le système ainsi modélisé est étudié dans la position de la figure R3 du document -réponse DR3.
On rappelle que les solides 4 et 3 constituent aussi une seule pièce.
L'objectif de cette partie est de déterminer graphiquement la vitesse V(G, € 4/0) du point G4 de la tête
de traite .
La vitesse de sortie du vérin 5 = {50+51} est de 100 mm/s.
Les constructions graphiques doivent être réalisées sur la figure R3 du document-réponse DR3 et les
justifications sur votre copie.
Question 7: a) Représenter, à l'échelle proposée, le vecteur vitesse V(D €51/50).
b) Par composition des vitesses en D, déterminer les vecteurs vitesses V(D €50/0) et
c) Déterminer le vecteur vitesse V(B e2/0).
d) Déterminer et tracer la direction du vecteur vitesse V(E e3/0).
e) Déterminer le centre instantanné de rotation م13 du mouvement de (3) par rapport à (0).
f) Déterminer le vecteur vitesse V(G, € 4/0), donner sa norme.
6.3. Etude du guidage en translation du chariot 1
Le guidage en translation du chariot (1) du bras de robot sur le bâti (0) est réalisé à l’aide de galets (voir
photo figure 1). Pour éviter tout risque de coincement au niveau du guidage, on cherche à valider les
dimensions de la structure du guidage.
Dans un souci de simplification et vu la nature du chargement, on modélise le comportement du chariot
par le schéma de la figure R4 du document-réponse DR3 page 22/24.
Sciences Industrielles pour l'Ingénieur 6/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Session 2014
On suppose que :
e Le problème est plan.
e Le coefficient de frottement galets-bâti est: f= tano = 0,15.
e Les poids du chariot (1) et des galets ne sont pas pris en compte.
e Le jeu est suffisant pour considérer que seuls les galets 1 et 3 sont en contacts ponctuels, de
normales respectives (M,Z,) et (N,Z,), avec le bâti (0).
e Le vérin V, exerce une force motrice F, = F, X, sur le chariot 1 au point K.
Le système isolé est l’ensemble E = {chariot 1+ les 4 galets}.
Les constructions graphiques doivent être réalisées sur la figure R4 du document-réponse DR3 et les
justifications sur votre copie.
Question 8: a) En se plaçant à la limite de glissement et à la lumière des lois de Coulomb, tracer en
justifiant, les supports des actions mécaniques du bâti (0) sur l’ensemble (E) en Met N.
b) Déterminer graphiquement la position limite Lim du point K qui assure l'équilibre strict
(limite) de l’ensemble (E).
c) À l'aide d’une analyse géométrique, déterminer Lim en fonction de f et des données.
d) Donner la condition sur la distance L pour éviter tout risque de coincement (arc-
boutement) du chariot 1 par rapport au bâti (0). Justifier.
6.4. Dimensionnement des actionneurs
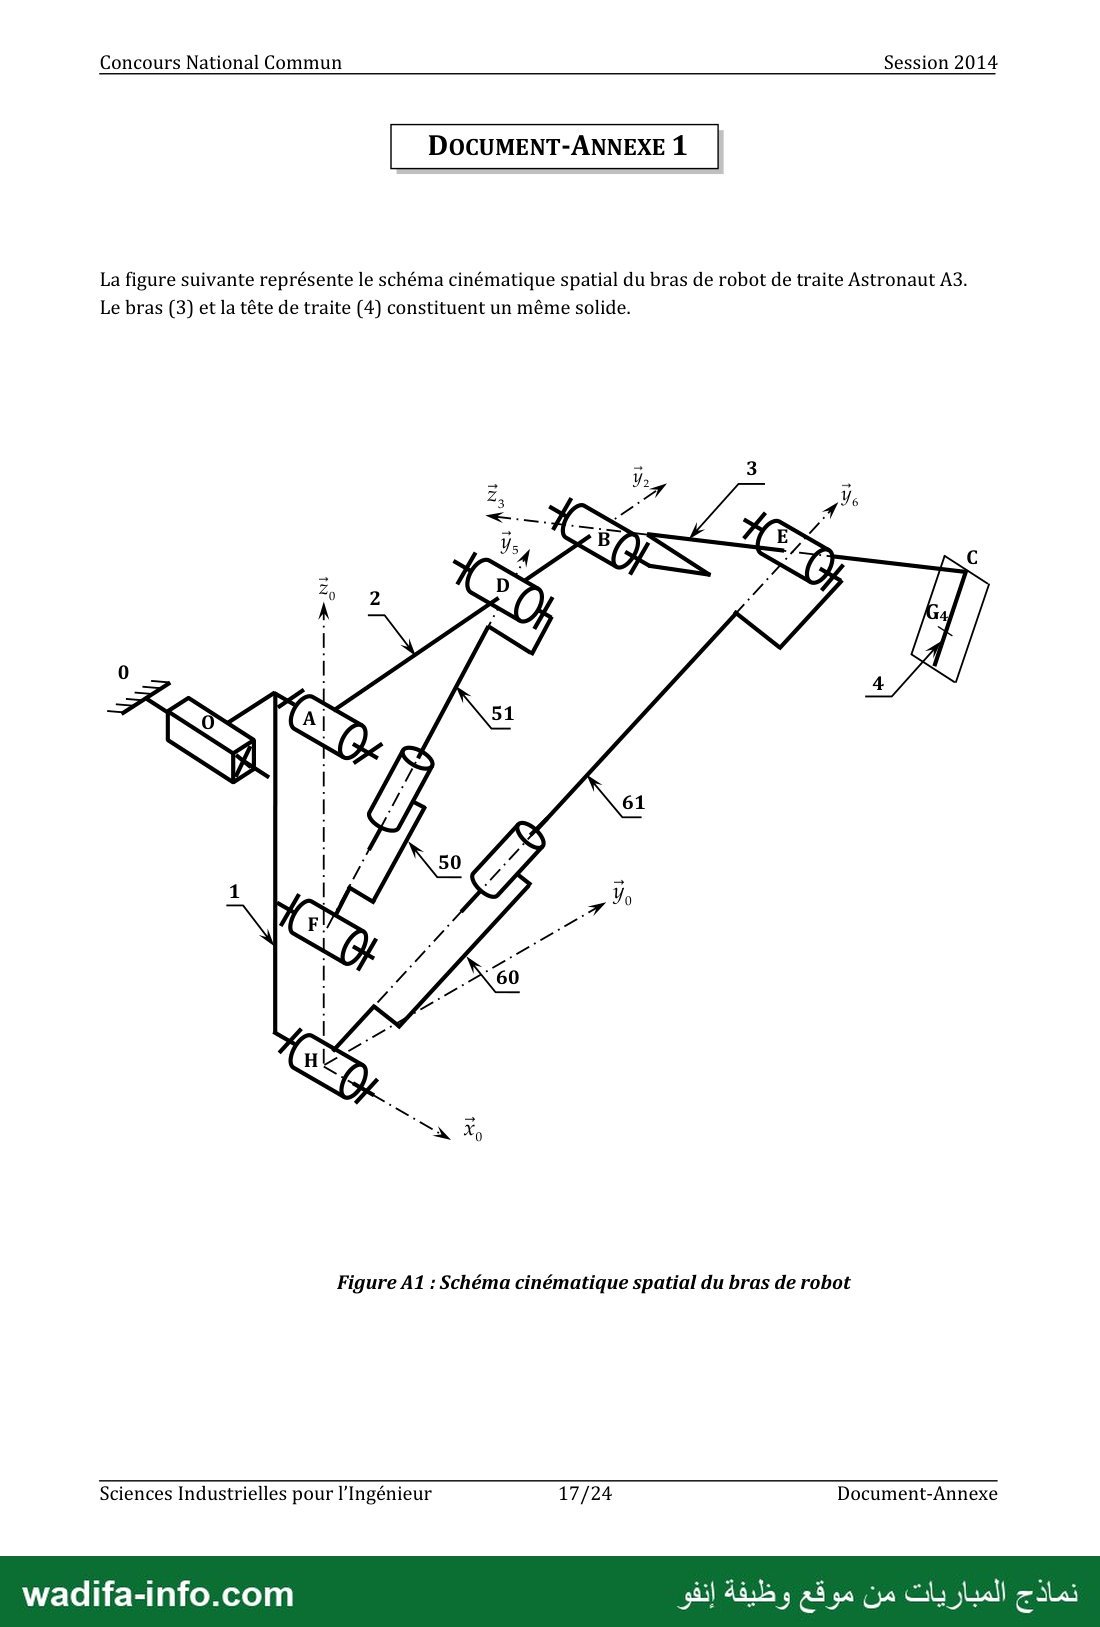
Le schéma cinématique du bras du robot de traite est représenté sur les figures A1 et A2 des
documents annexes 1 et 2(pages17/24 et18/24).
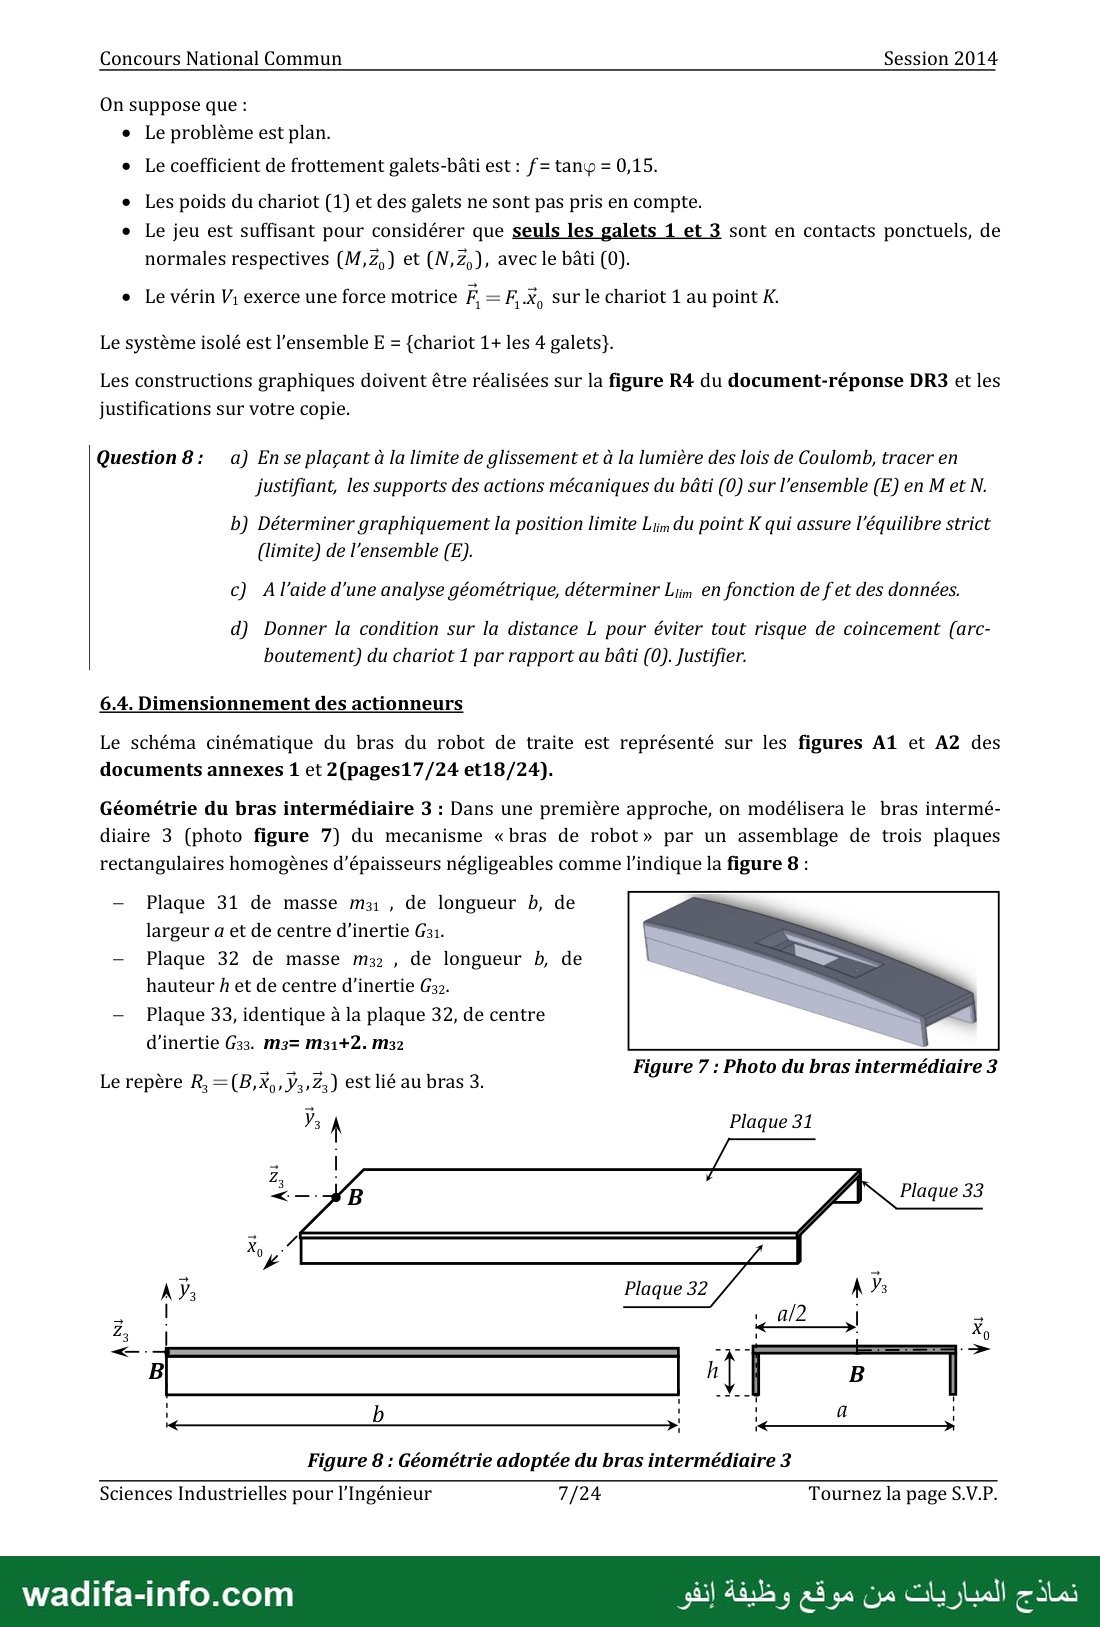
Géométrie du bras intermédiaire 3 : Dans une première approche, on modélisera le bras intermé-
diaire 3 (photo figure 7) du mecanisme «bras de robot» par un assemblage de trois plaques
rectangulaires homogènes d’épaisseurs négligeables comme l'indique la figure 8 :
— Plaque 31 de masse m3; , de longueur b, de
largeur a et de centre d'inertie Gz1.
— Plaque 32 de masse ma , de longueur b, de
hauteur h et de centre d'inertie G32.
— Plaque 33, identique à la plaque 32, de centre
d'inertie G33. M3= M31+2. M32
Figure 7 : Photo du bras intermédiaire 3
Le repère R, =(B,X,, Y3,Z;) est lié au bras 3.
Plaque 31 \ ول
2 I
a ا ا
Figure 8 : Géométrie adoptée du bras intermédiaire 3
Sciences Industrielles pour l'Ingénieur 7/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Session 2014
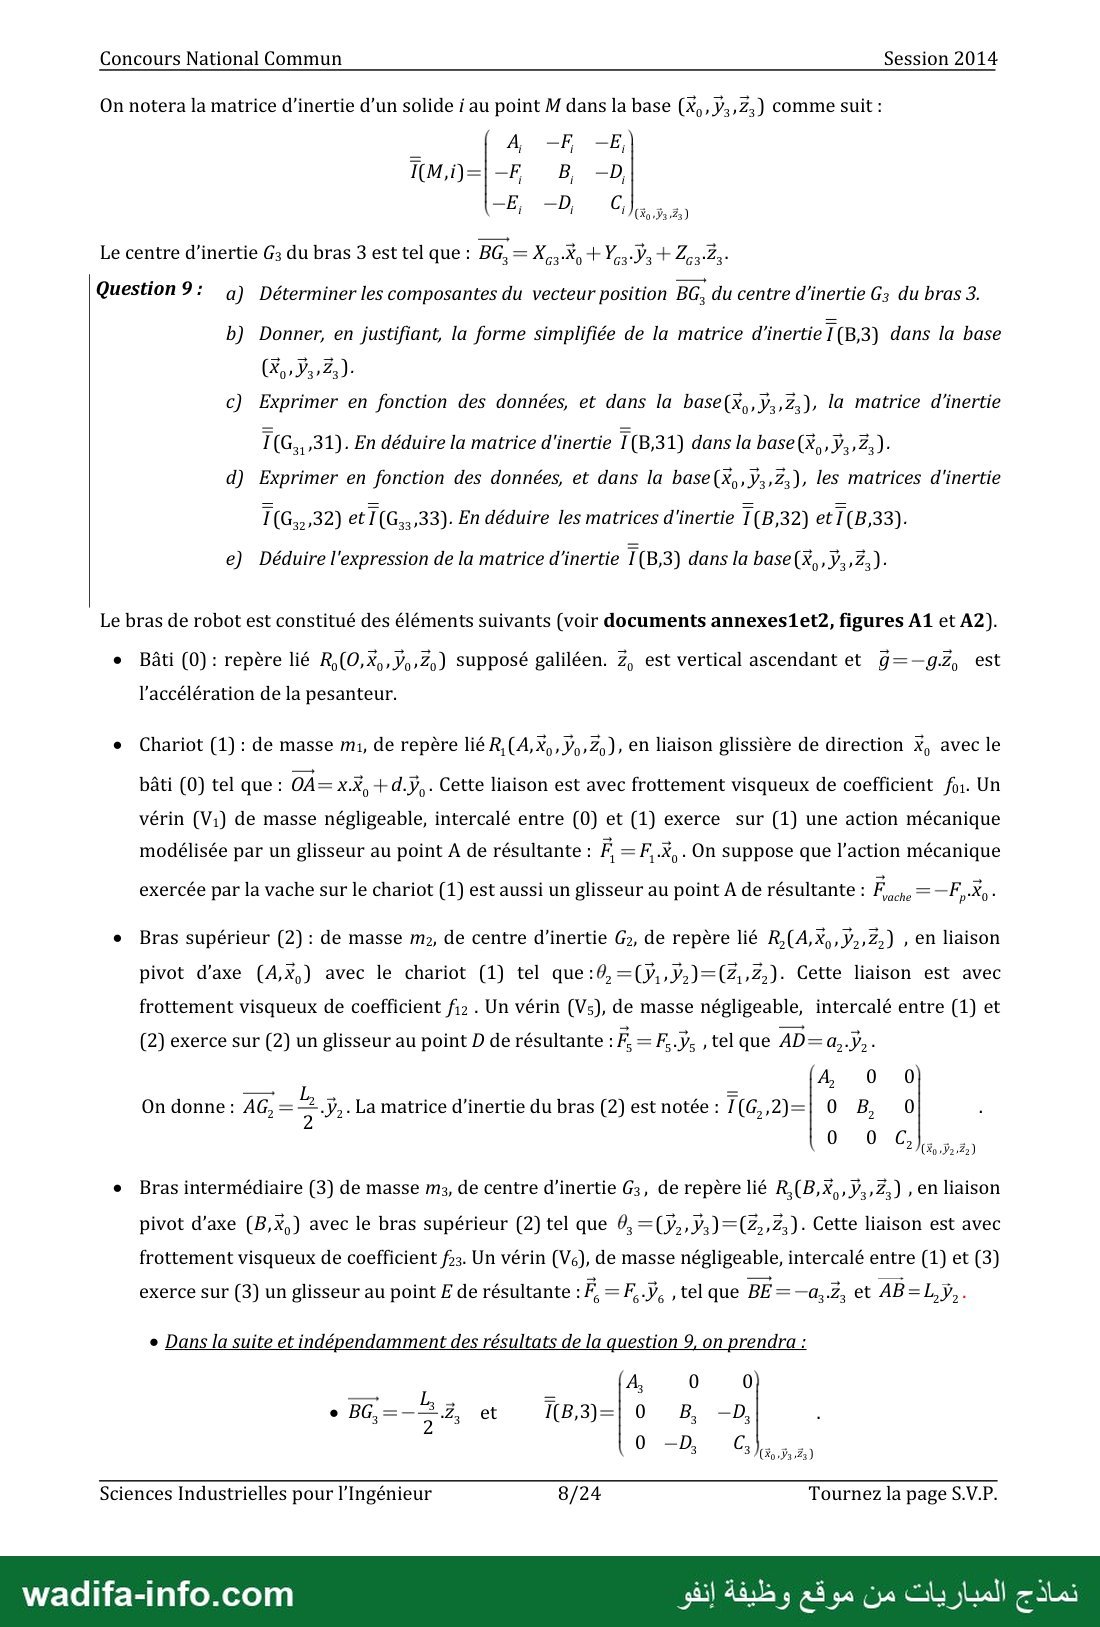
On notera la matrice d'inertie d’un solide 7 au point M dans la base (X,, 3,23) comme suit :
i 1 o.Fa%)
Le centre d'inertie G3 du bras 3 est tel que : BG, =frh+r}+z oi
Question 9: a) Déterminer les composantes du vecteur position BG, du centre d'inertie 63 du bras 3.
b) Donner, en justifiant, la forme simplifiée de la matrice d'inertie 7 (B,3) dans la base
للملاو
c) Exprimer en fonction des données, et dans la base(X,,ÿ,,Z;), la matrice d'inertie
16: ,31(. En déduire la matrice d'inertie I(B3 1) dans la base(X,, V3, Z;)-
d) Exprimer en fonction des données, et dans la base(X,, Y3,2;), les matrices d'inertie
T(C,, 32) etT(G,, 33). En déduire les matrices d'inertie T(B,32) etT(B,33) .
e) Déduire l'expression de la matrice d’inertie I(B,3) dans la base(X,, ÿ3, 23) -
Le bras de robot est constitué des éléments suivants (voir documents annexes1et2, figures A1 et A2).
e Bâti (0) : repère lié R,(0,X,,Va»Zp) supposé galiléen. Z, est vertical ascendant et g=—g.2, est
l’accélération de la pesanteur.
e Chariot (1): de masse mi, de repère lié R, (A,Xy, Yo»Zy), en liaison glissière de direction X, avec le
bâti (0) tel que : OA= x.X, +d.Y, Cette liaison est avec frottement visqueux de coefficient f01. Un
vérin (V1) de masse négligeable, intercalé entre (0) et (1) exerce sur (1) une action mécanique
modélisée par un glisseur au point A de résultante : Ë =F,.X, - On suppose que l’action mécanique
exercée par la vache sur le chariot (1) est aussi un glisseur au point À de résultante : F5 ;
vache T7
e Bras supérieur (2) : de masse m2, de centre d'inertie G2, de repère lié R,(A,X,, Y,,Z,) , en liaison
pivot d’axe (A,X,) avec le chariot (1) tel que:0,=(ÿ,,ÿ,)=(Z,,Z,). Cette liaison est avec
frottement visqueux de coefficient f12 . Un vérin (Vs), de masse négligeable, intercalé entre (1) et
(2) exerce sur (2) un glisseur au point D de résultante : Ë, = F..y, , tel que AD= av,
A 0 0
On donne : AG, = 23, . La matrice d'inertie du bras (2) est notée : 12 ,2)=| 0 B, 0
e Bras intermédiaire (3) de masse m3, de centre d’inertie 65, de repère lié R,(B,X DA A) ,en liaison
pivot d’axe (B,X,) avec le bras supérieur (2) tel que 0, =(Y,, Y,) =(Z,,Z;)- Cette liaison est avec
frottement visqueux de coefficient f3. Un vérin (Ve), de masse négligeable, intercalé entre (1) et (3)
exerce sur (3) un glisseur au point E de résultante : F, =F,.ÿ, , tel que BE= و2.و0- et AB= LY,.
e Dans la suite et indépendamment des résultats de la question 9, on prendra :
1 A, 0 0
BG.= 33 e& 783(- 0 لل ,ل
0 بلا 3/2
Sciences Industrielles pour l'Ingénieur 8/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Session 2014
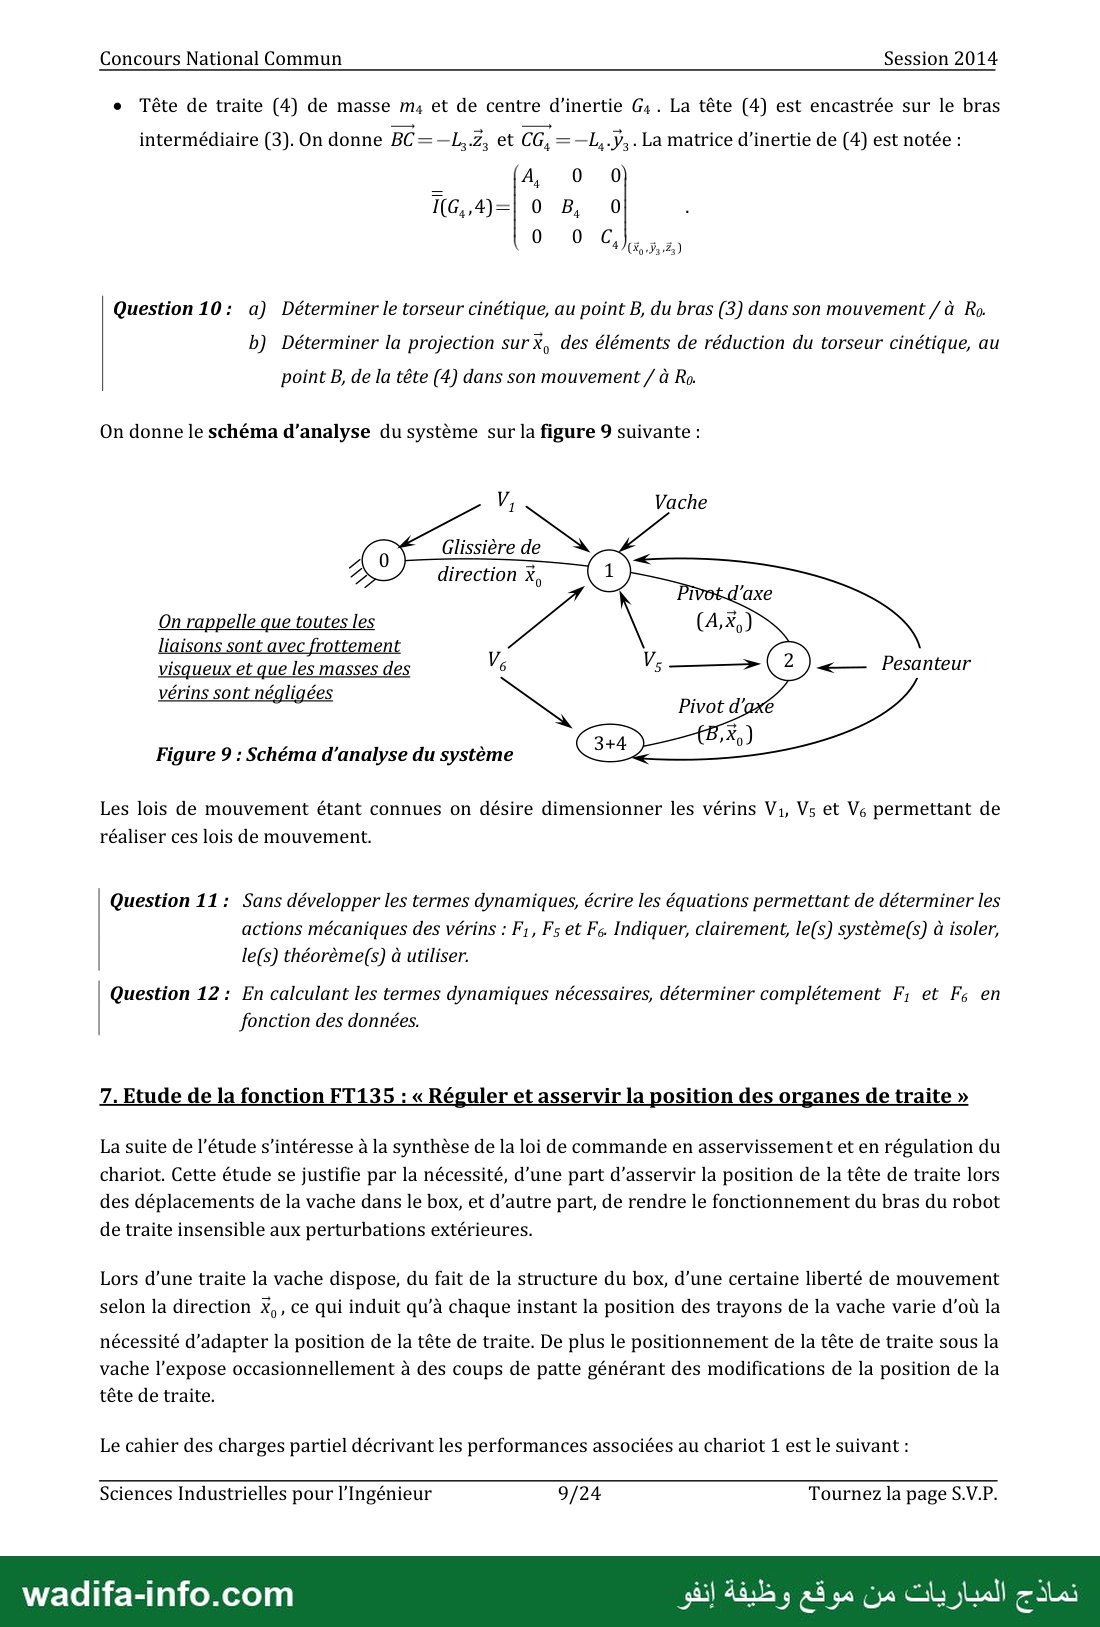
e Tête de traite (4) de masse m4 et de centre d’inertie G4 . La tête (4) est encastrée sur le bras
intermédiaire (3). On donne BC =—L Z et 00: ون ماد . La matrice d’inertie de (4) est notée :
A, 0 0
Question 10: a) Déterminer le torseur cinétique, au point B, du bras (3) dans son mouvement / à Ro.
b) Déterminer la projection surx, des éléments de réduction du torseur cinétique, au
point B, de la tête (4) dans son mouvement / à Ro.
On donne le schéma d’analyse du système sur la figure 9 suivante :
V, Vache
Glissière MN
On rappelle que toutes les
liaisons sont avec frottement
visqueux et que les masses des Vs
vérins sont négligées bn
Figure 9 : Schéma d'analyse du système
Les lois de mouvement étant connues on désire dimensionner les vérins V,, Vs et Ve permettant de
réaliser ces lois de mouvement.
Question 11 : Sans développer les termes dynamiques, écrire les équations permettant de déterminer les
actions mécaniques des vérins : F;, F5 et Fe. Indiquer, clairement, le(s) système(s) à isoler,
le(s) théorème(s) à utiliser.
Question 12 : En calculant les termes dynamiques nécessaires, déterminer complétement F; et Fe en
fonction des données.
7. Etude de la fonction FT135 : « Réguler et asservir la position des organes de traite »
La suite de l’étude s’intéresse à la synthèse de la loi de commande en asservissement et en régulation du
chariot. Cette étude se justifie par la nécessité, d’une part d’asservir la position de la tête de traite lors
des déplacements de la vache dans le box, et d'autre part, de rendre le fonctionnement du bras du robot
de traite insensible aux perturbations extérieures.
Lors d’une traite la vache dispose, du fait de la structure du box, d’une certaine liberté de mouvement
selon la direction X,, ce qui induit qu’à chaque instant la position des trayons de la vache varie d’où la
nécessité d’adapter la position de la tête de traite. De plus le positionnement de la tête de traite sous la
vache l’expose occasionnellement à des coups de patte générant des modifications de la position de la
tête de traite.
Le cahier des charges partiel décrivant les performances associées au chariot 1 est le suivant :
Sciences Industrielles pour l'Ingénieur 9/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Session 2014
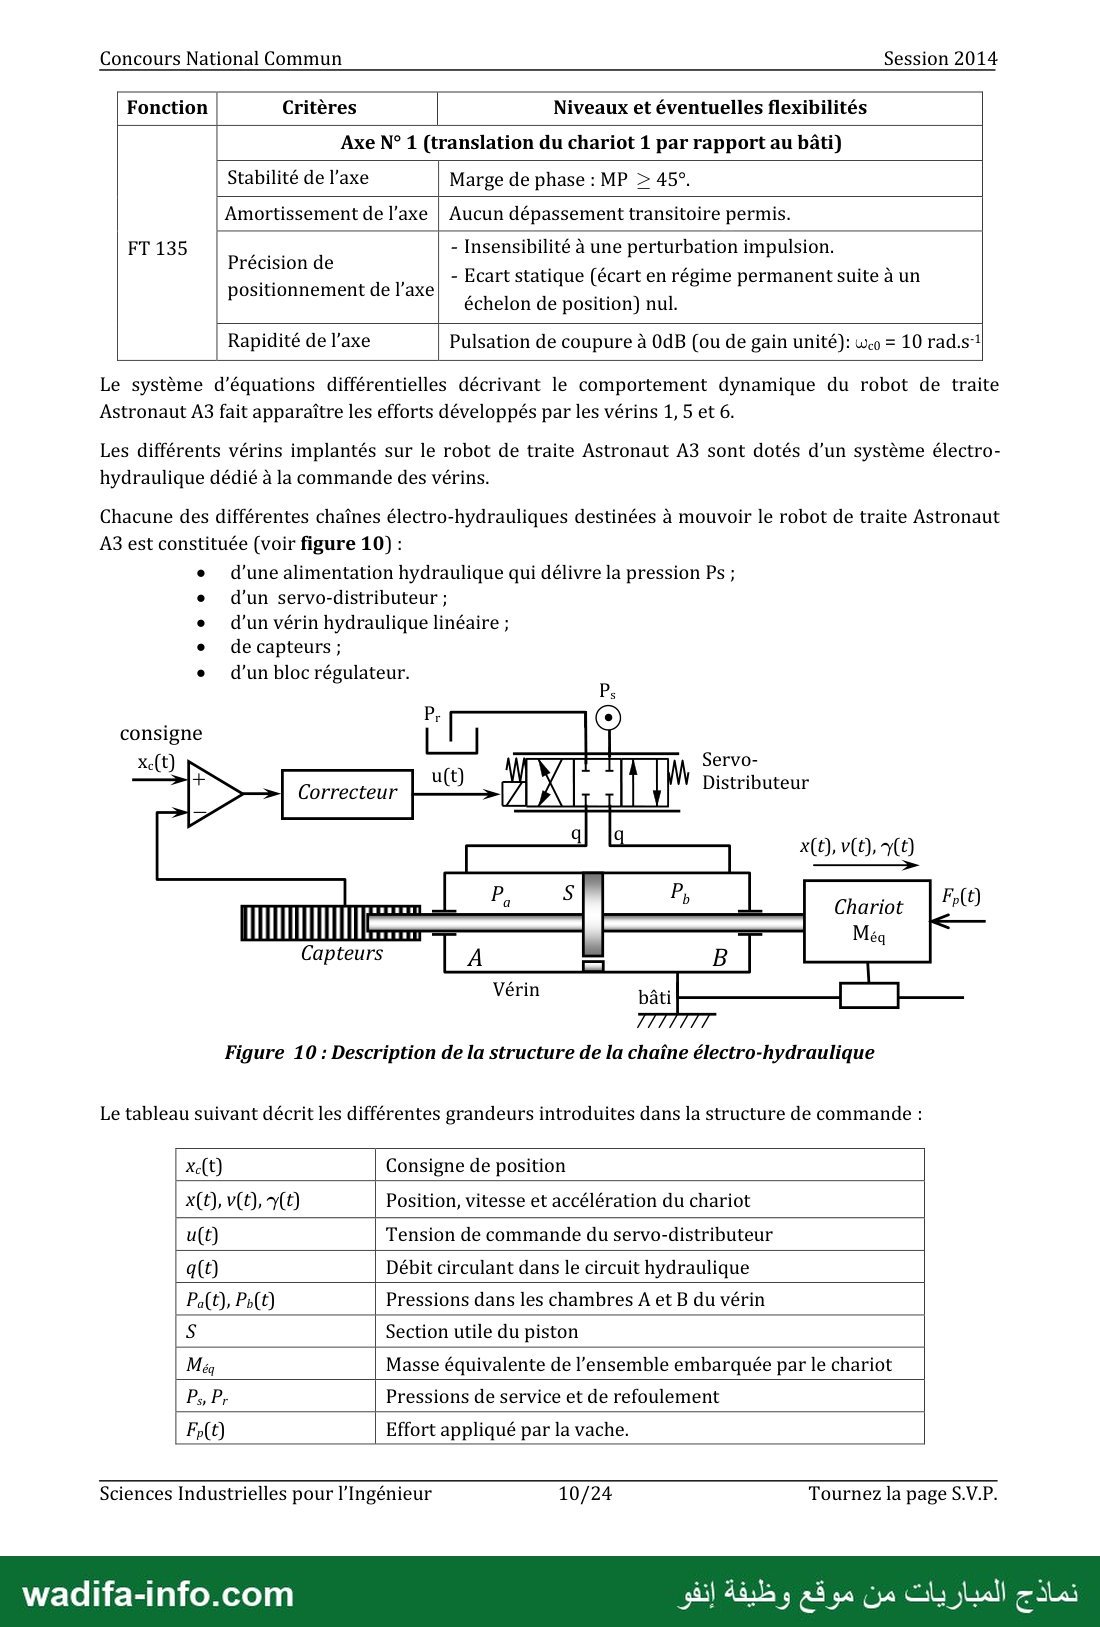
Fonction Critères Niveaux et éventuelles flexibilités
Axe N° 1 (translation du chariot 1 par rapport au bâti)
Stabilité de l’axe Marge de phase : MP › 45°.
Amortissement de l'axe | Aucun dépassement transitoire permis.
FT 135 LS - Insensibilité à une perturbation impulsion.
Précision de
. , - Ecart statique (écart en régime permanent suite à un
positionnement de l’axe
échelon de position) nul.
Rapidité de l’axe Pulsation de coupure à OdB (ou de gain unité): wo = 10 rad.s-!
Le système d’équations différentielles décrivant le comportement dynamique du robot de traite
Astronaut A3 fait apparaître les efforts développés par les vérins 1,5 et 6.
Les différents vérins implantés sur le robot de traite Astronaut A3 sont dotés d’un système électro-
hydraulique dédié à la commande des vérins.
Chacune des différentes chaînes électro-hydrauliques destinées à mouvoir le robot de traite Astronaut
A3 est constituée (voir figure 10) :
e d'une alimentation hydraulique qui délivre la pression Ps ;
e d’un servo-distributeur ;
e d'un vérin hydraulique linéaire ;
e decapteurs;
e d'un bloc régulateur.
consigne
Servo-
Distributeur
xe(t)
ججٍبس-سسس__
0)م7
Capteurs
Figure 10 : Description de la structure de la chaîne électro-hydraulique
Le tableau suivant décrit les différentes grandeurs introduites dans la structure de commande :
| Xe(t) Consigne de position
| x(t), v(t), v(t) Position, vitesse et accélération du chariot
| u(t) Tension de commande du servo-distributeur
| a(t) Débit circulant dans le circuit hydraulique
Palt), Pat) Pressions dans les chambres À et B du vérin
5 Section utile du piston
Ma Masse équivalente de l’ensemble embarquée par le chariot
| P. P, Pressions de service et de refoulement
| Fp(t) Effort appliqué par la vache.
Sciences Industrielles pour l'Ingénieur: 10/2044, TournezlapageS.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Session 2014
7.1. Modélisation du système électro-hydraulique
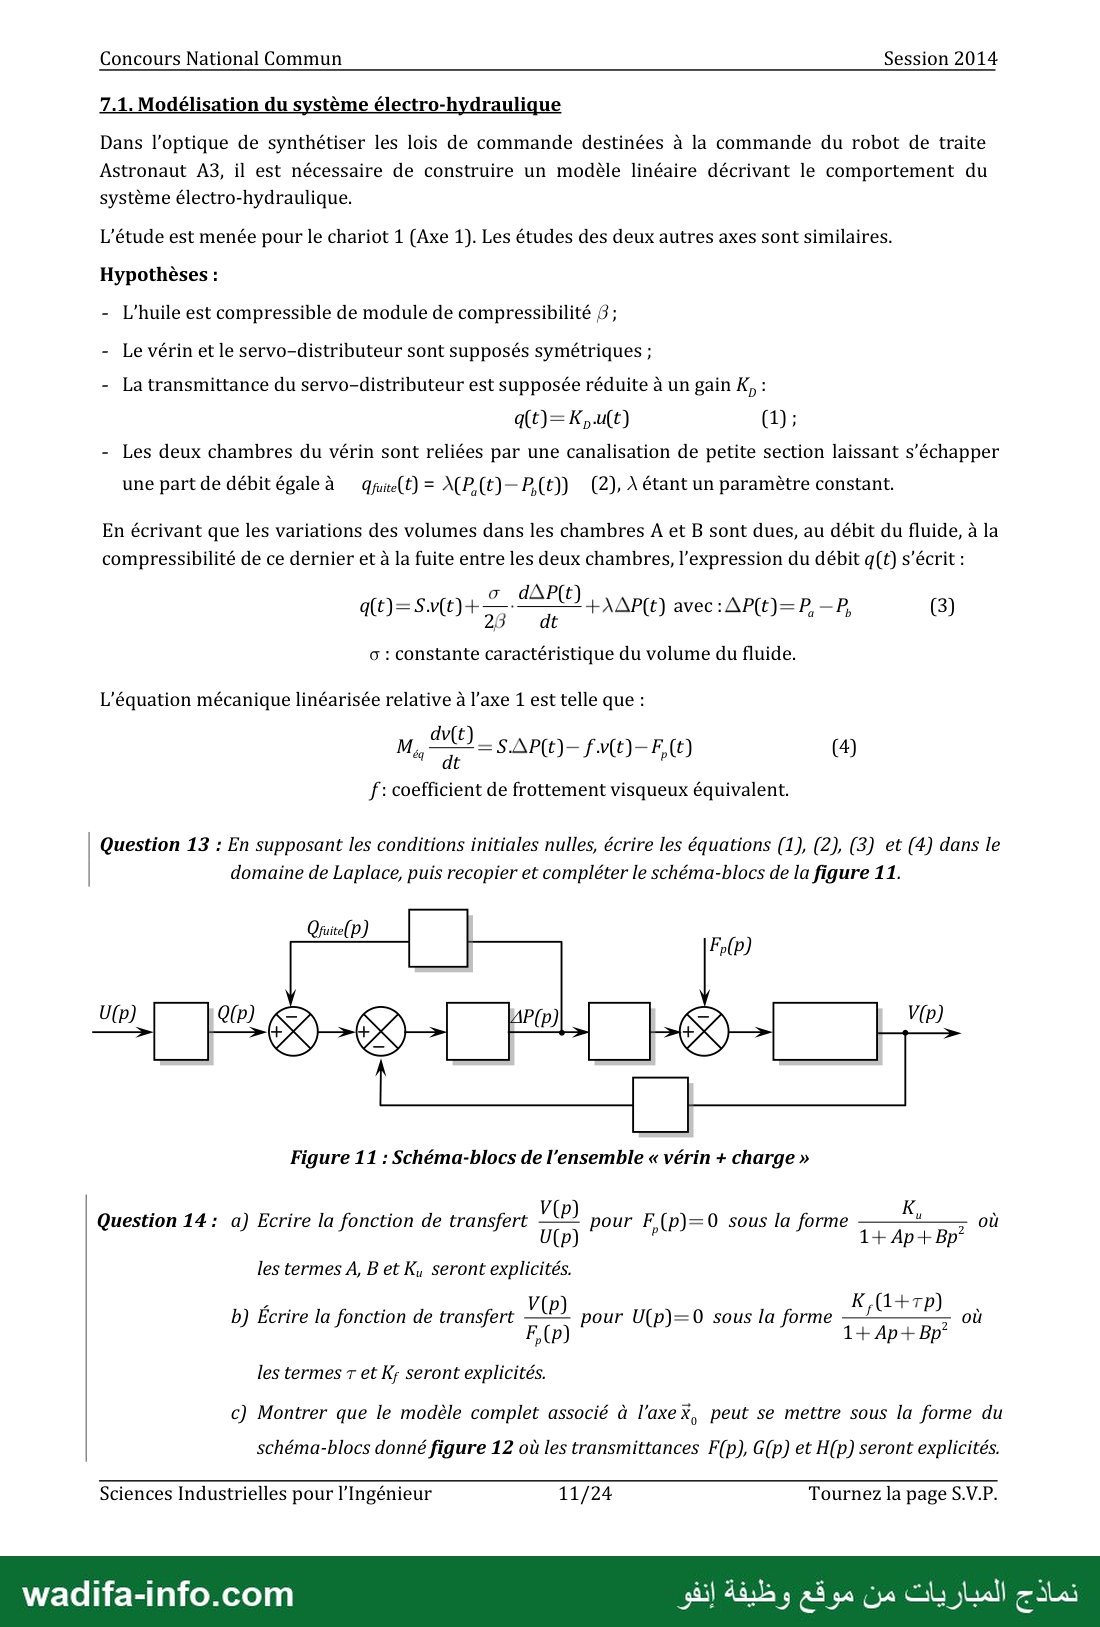
Dans l'optique de synthétiser les lois de commande destinées à la commande du robot de traite
Astronaut A3, il est nécessaire de construire un modèle linéaire décrivant le comportement du
système électro-hydraulique.
L'étude est menée pour le chariot 1 (Axe 1). Les études des deux autres axes sont similaires.
Hypothèses :
- L'huile est compressible de module de compressibilité 2;
- Le vérin et le servo-distributeur sont supposés symétriques ;
- Latransmittance du servo-distributeur est supposée réduite à un gain K, :
- Les deux chambres du vérin sont reliées par une canalisation de petite section laissant 56686
une part de débitégale à = qjuite(t)= A(P,(t)—P,(t)) (2), À étant un paramètre constant.
En écrivant que les variations des volumes dans les chambres À et B sont dues, au débit du fluide, à la
compressibilité de ce dernier et à la fuite entre les deux chambres, l’expression du débit q(t) s'écrit :
o dAP(t)
2/3
© : constante caractéristique du volume du fluide.
L’équation mécanique linéarisée relative à l'axe 1 est telle que :
dv(t
1: coefficient de frottement visqueux équivalent.
Question 13 : En supposant les conditions initiales nulles, écrire les équations (1), (2), (3) et (4) dans le
domaine de Laplace, puis recopier et compléter le schéma-blocs de la figure 11.
Qruite(P)
Figure 11 : Schéma-blocs de l'ensemble « vérin + charge »
Question 14: a) Ecrire la fonction de transfert pour F,(p)=0 sous la forme K,
où ا
les termes À, Bet Ku seront explicités.
b) Écrire la fonction de transfert V5) pour U(p)=0 sous la forme Flo
les termes 7 et K; seront explicités.
c) Montrer que le modèle complet associé à l'axe x, peut se mettre sous la forme du
schéma-blocs donné figure 12 où les transmittances F(p), G(p) et H(p) seront explicités.
Sciences Industrielles pour l'Ingénieur 11/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Session 2014
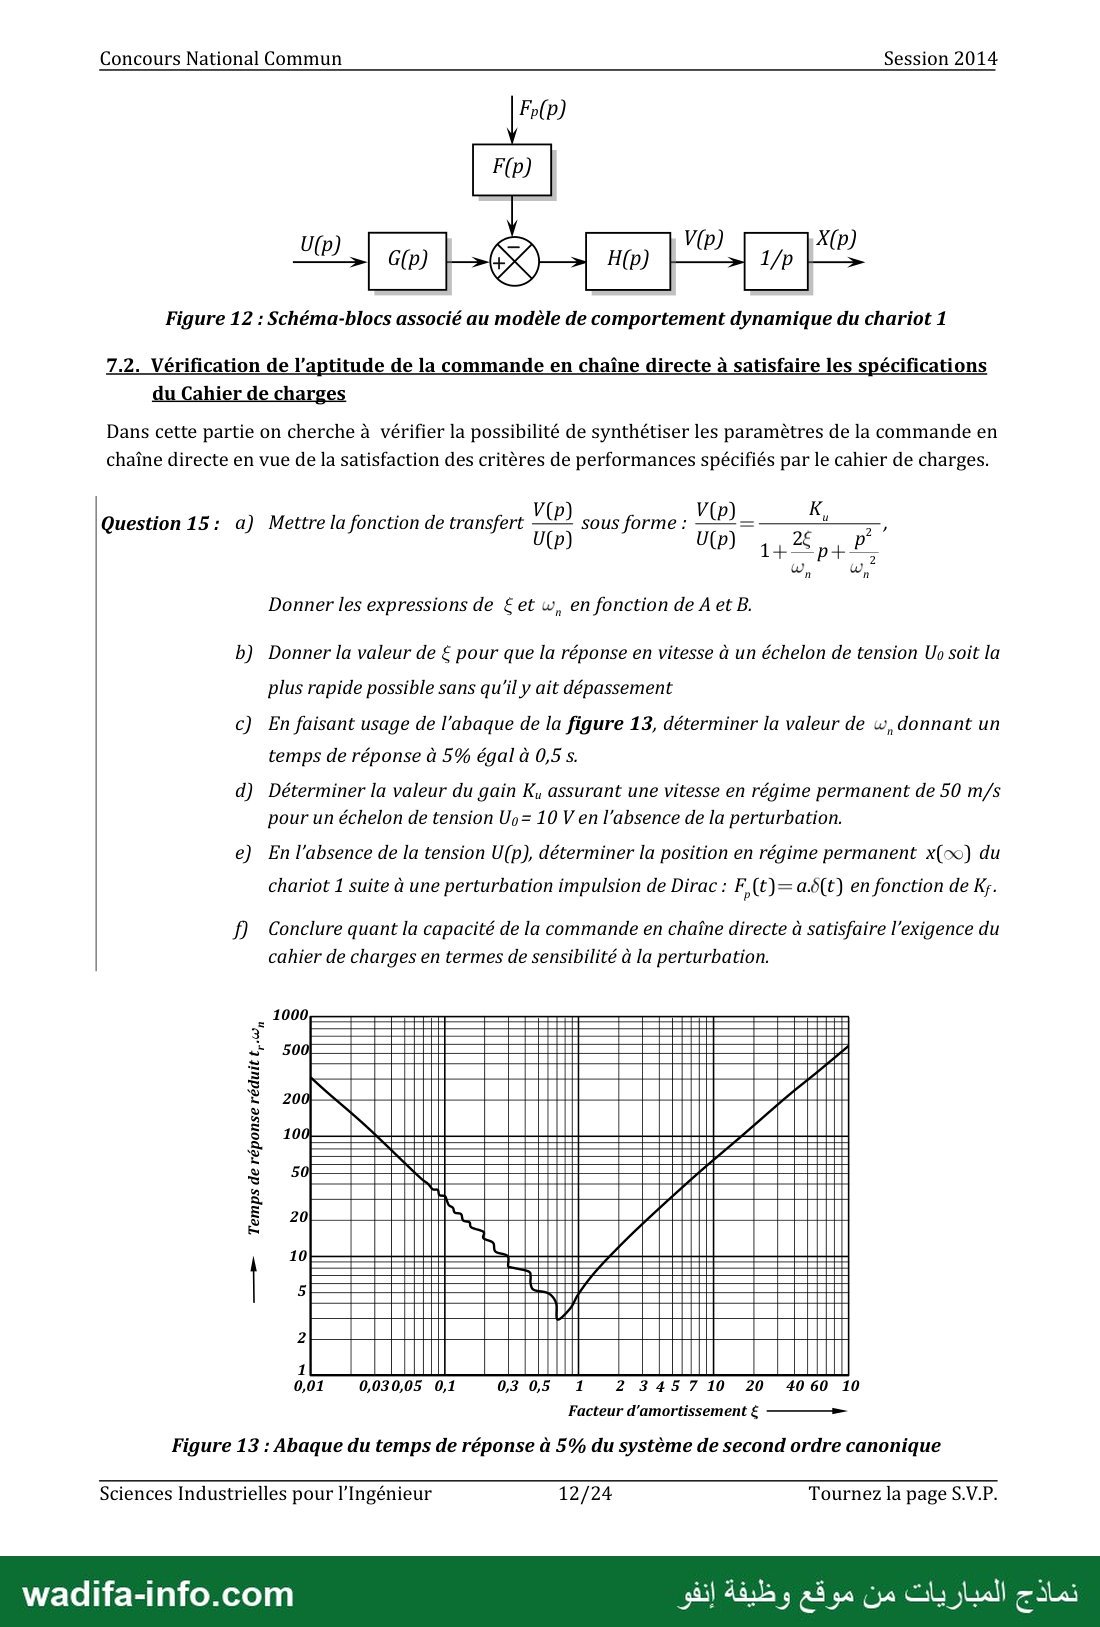
Figure 12 : Schéma-blocs associé au modèle de comportement dynamique du chariot 1
7.2. Vérification de l'aptitude de la commande en chaîne directe à satisfaire les spécifications
du Cahier de charges
Dans cette partie on cherche à vérifier la possibilité de synthétiser les paramètres de la commande en
chaîne directe en vue de la satisfaction des critères de performances spécifiés par le cahier de charges.
Question 15: a) Mettre la fonction de transfert U{p) sous forme : Ve) = ,
PF 5,4 ,1 مان
Donner les expressions de £ et w, en fonction de A et B.
b) Donner la valeur de € pour que la réponse en vitesse à un échelon de tension Uo soit la
plus rapide possible sans qu'il y ait dépassement
c) En faisant usage de l’abaque de la figure 13, déterminer la valeur de w, donnant un
temps de réponse à 5% égal à 0,5 s.
d) Déterminer la valeur du gain Ku assurant une vitesse en régime permanent de 50 m/s
pour un échelon de tension حمل 10 V en l'absence de la perturbation.
e) En l'absence de la tension U(p), déterminer la position en régime permanent x(00) du
chariot 1 suite à une perturbation impulsion de Dirac : F,(t)=a.(t) en fonction de K;.
f) Conclure quant la capacité de la commande en chaîne directe à satisfaire l'exigence du
cahier de charges en termes de sensibilité à la perturbation.
—— Temps de réponse réduit t.w,
0,3 0,5 1 0
Facteur d'amortissement € ——
0,01 0,030,05 0,1
Figure 13 : Abaque du temps de réponse à 5% du système de second ordre canonique
Sciences Industrielles pour l'Ingénieur 12/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Session 2014
7.3. Synthèse de la loi de commande dédiée à l’asservissement et à la régulation de la position
du chariot 1
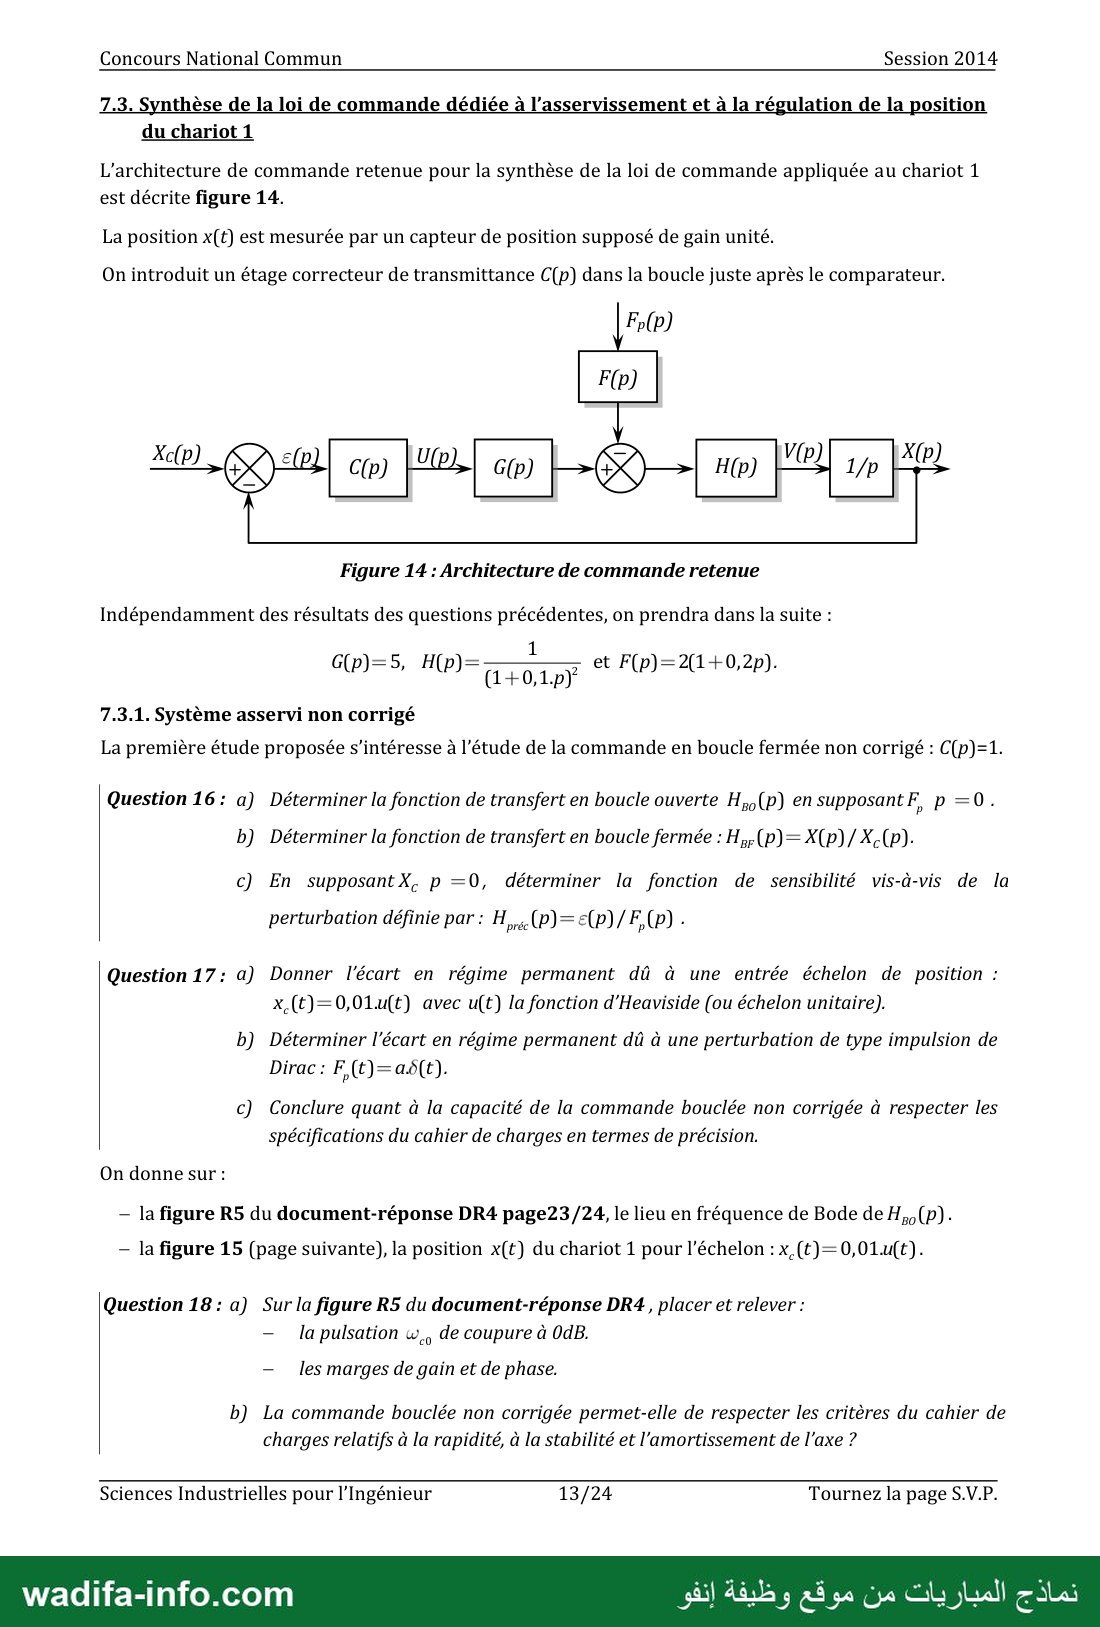
L'architecture de commande retenue pour la synthèse de la loi de commande appliquée au chariot 1
est décrite figure 14.
La position x(t) est mesurée par un capteur de position supposé de gain unité.
On introduit un étage correcteur de transmittance C(p) dans la boucle juste après le comparateur.
Figure 14 : Architecture de commande retenue
Indépendamment des résultats des questions précédentes, on prendra dans la suite :
1
7.3.1. Système 25561771 non corrigé
La première étude proposée s'intéresse à l'étude de la commande en boucle fermée non corrigé : C(p)=1.
Question 16: a) Déterminer la fonction de transfert en boucle ouverte H,,(P) en supposant F,p=0.
b) Déterminer la fonction de transfert en boucle fermée : H,p(p)= X(p) / Xe (P).
c) En supposantX. م =0, déterminer la fonction de sensibilité vis-à-vis de la
perturbation définie par: He (P)=€(p)/F, (P) ٠
Question 17: a) Donner l'écart en régime permanent dû à une entrée échelon de position :
x, (t)=0,01.u(t) avec u(t) la fonction d'Heaviside (ou échelon unitaire).
b) Déterminer l'écart en régime permanent dû à une perturbation de type impulsion de
c) Conclure quant à la capacité de la commande bouclée non corrigée à respecter les
spécifications du cahier de charges en termes de précision.
On donne sur :
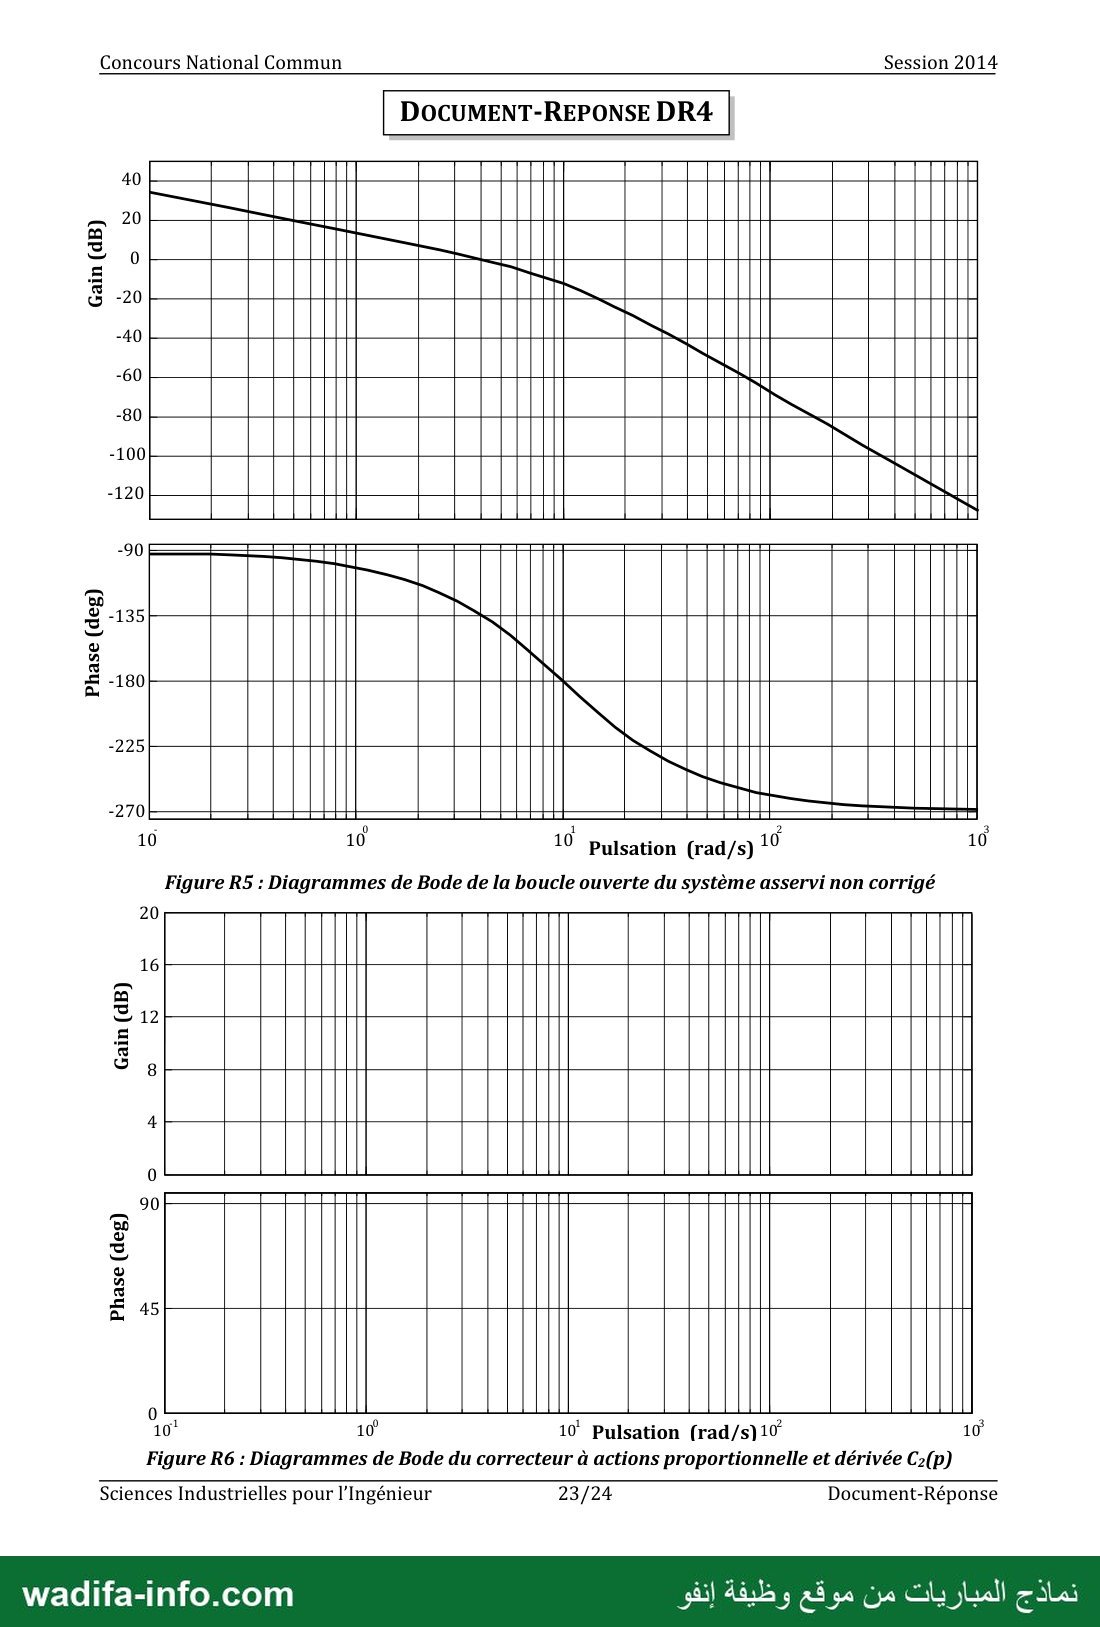
— la figure 115 du document-réponse DR4 page23/24, le lieu en fréquence de Bode de H,p(P) -
— la figure 15 (page suivante), la position x(t) du chariot 1 pour l'échelon : x, (t)=0,01.u(t).
Question 18: a) Sur la figure R5 du document-réponse DRA, placer et relever :
— la pulsation w,, de coupure à 0dB.
— les marges de gain et de phase.
b) La commande bouclée non corrigée permet-elle de respecter les critères du cahier de
charges relatifs à la rapidité, à la stabilité et l'amortissement de l’axe ?
Sciences Industrielles pour l'Ingénieur 13/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Session 2014
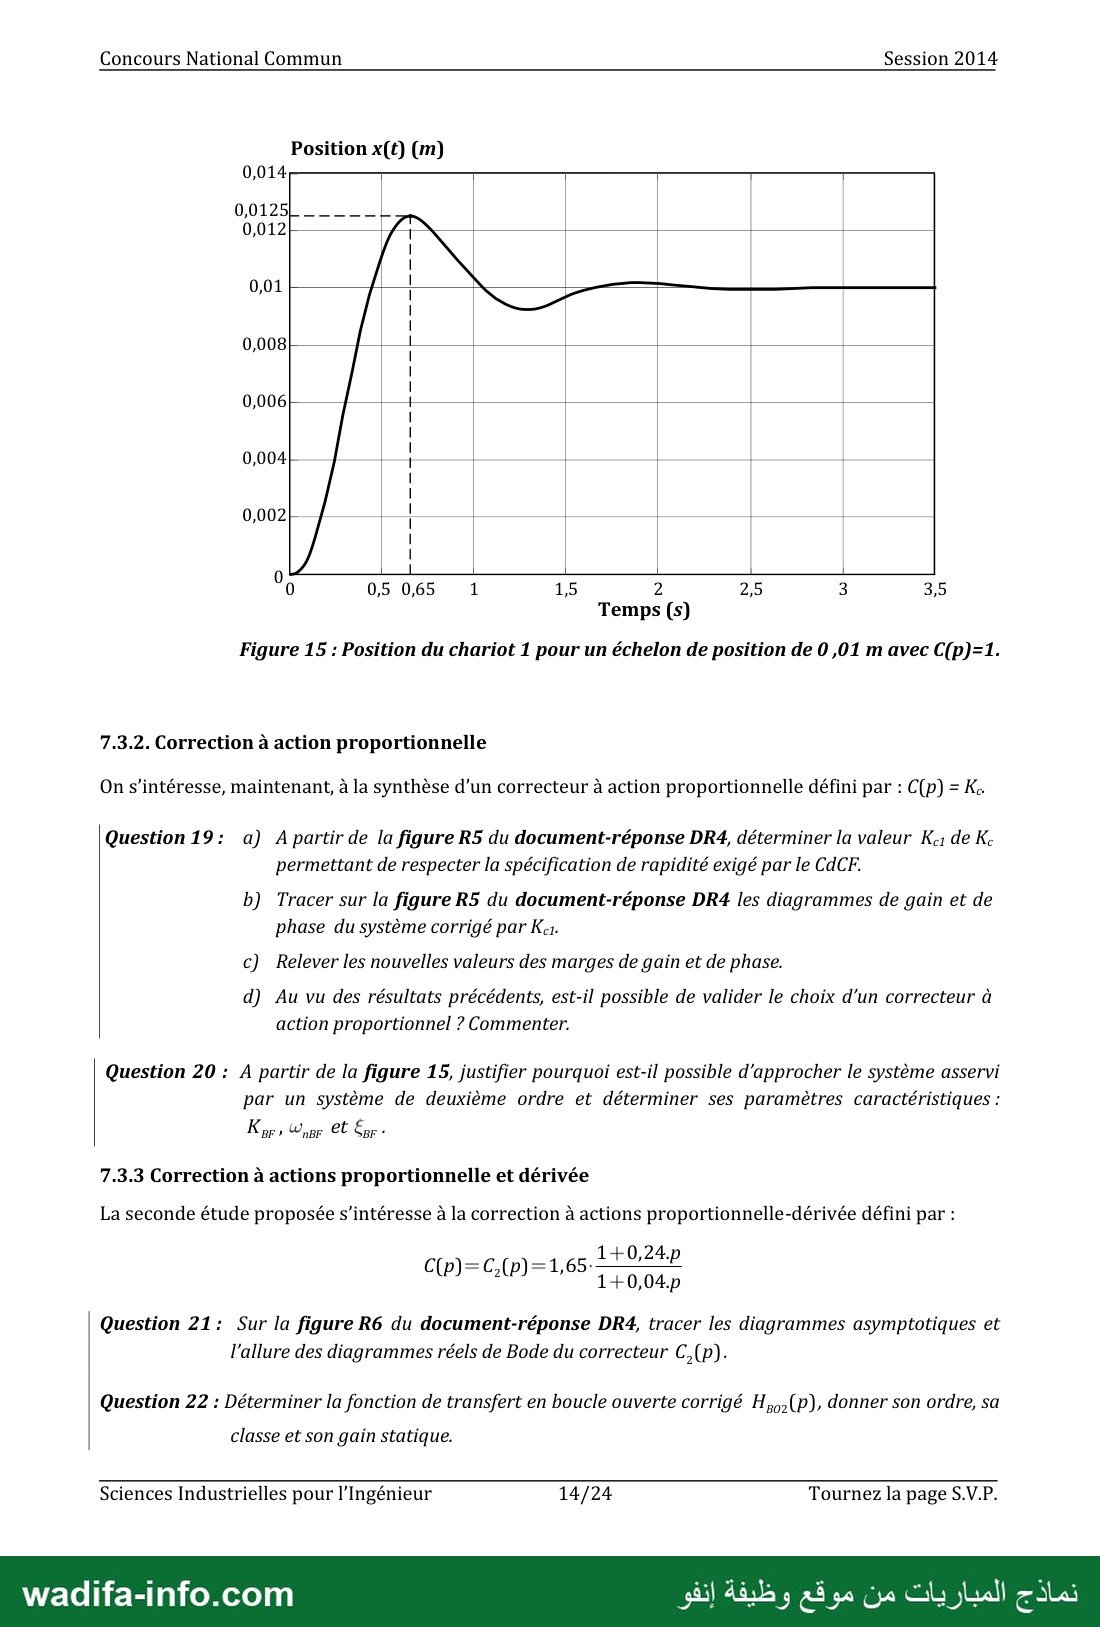
Position x(t) (m)
0 0,5 0,65 1 1,5 2 2,5 3 3,5
Temps (s)
Figure 15 : Position du chariot 1 pour un échelon de position de 0,01 m avec C(p)=1.
7.3.2. Correction à action proportionnelle
On s'intéresse, maintenant, à la synthèse d’un correcteur à action proportionnelle défini par : C(p) = Ke.
Question 19: a) À partir de la figure 15 du document-réponse DR4, déterminer la valeur Ke; de Ke
permettant de respecter la spécification de rapidité exigé par le CdCF.
b) Tracer sur la figure R5 du document-réponse DR4 les diagrammes de gain et de
phase du système corrigé par Ke.
c) Relever les nouvelles valeurs des marges de gain et de phase.
d) Au vu des résultats précédents, est-il possible de valider le choix d’un correcteur à
action proportionnel ? Commenter.
Question 20 : A partir de la figure 15, justifier pourquoi est-il possible d'approcher le système asservi
par un système de deuxième ordre et déterminer ses paramètres caractéristiques :
et 5 5 قر , مو
Correction à actions proportionnelle et dérivée 7.3.3
La seconde étude proposée s’intéresse à la correction à actions proportionnelle-dérivée défini par :
Question 21: Sur la figure R6 du document-réponse DR4A, tracer les diagrammes asymptotiques et
l'allure des diagrammes réels de Bode du correcteur C,(p).
Question 22 : Déterminer la fonction de transfert en boucle ouverte corrigé H,02(P), donner son ordre, sa
classe et son gain statique.
Sciences Industrielles pour l'Ingénieur 14/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Session 2014
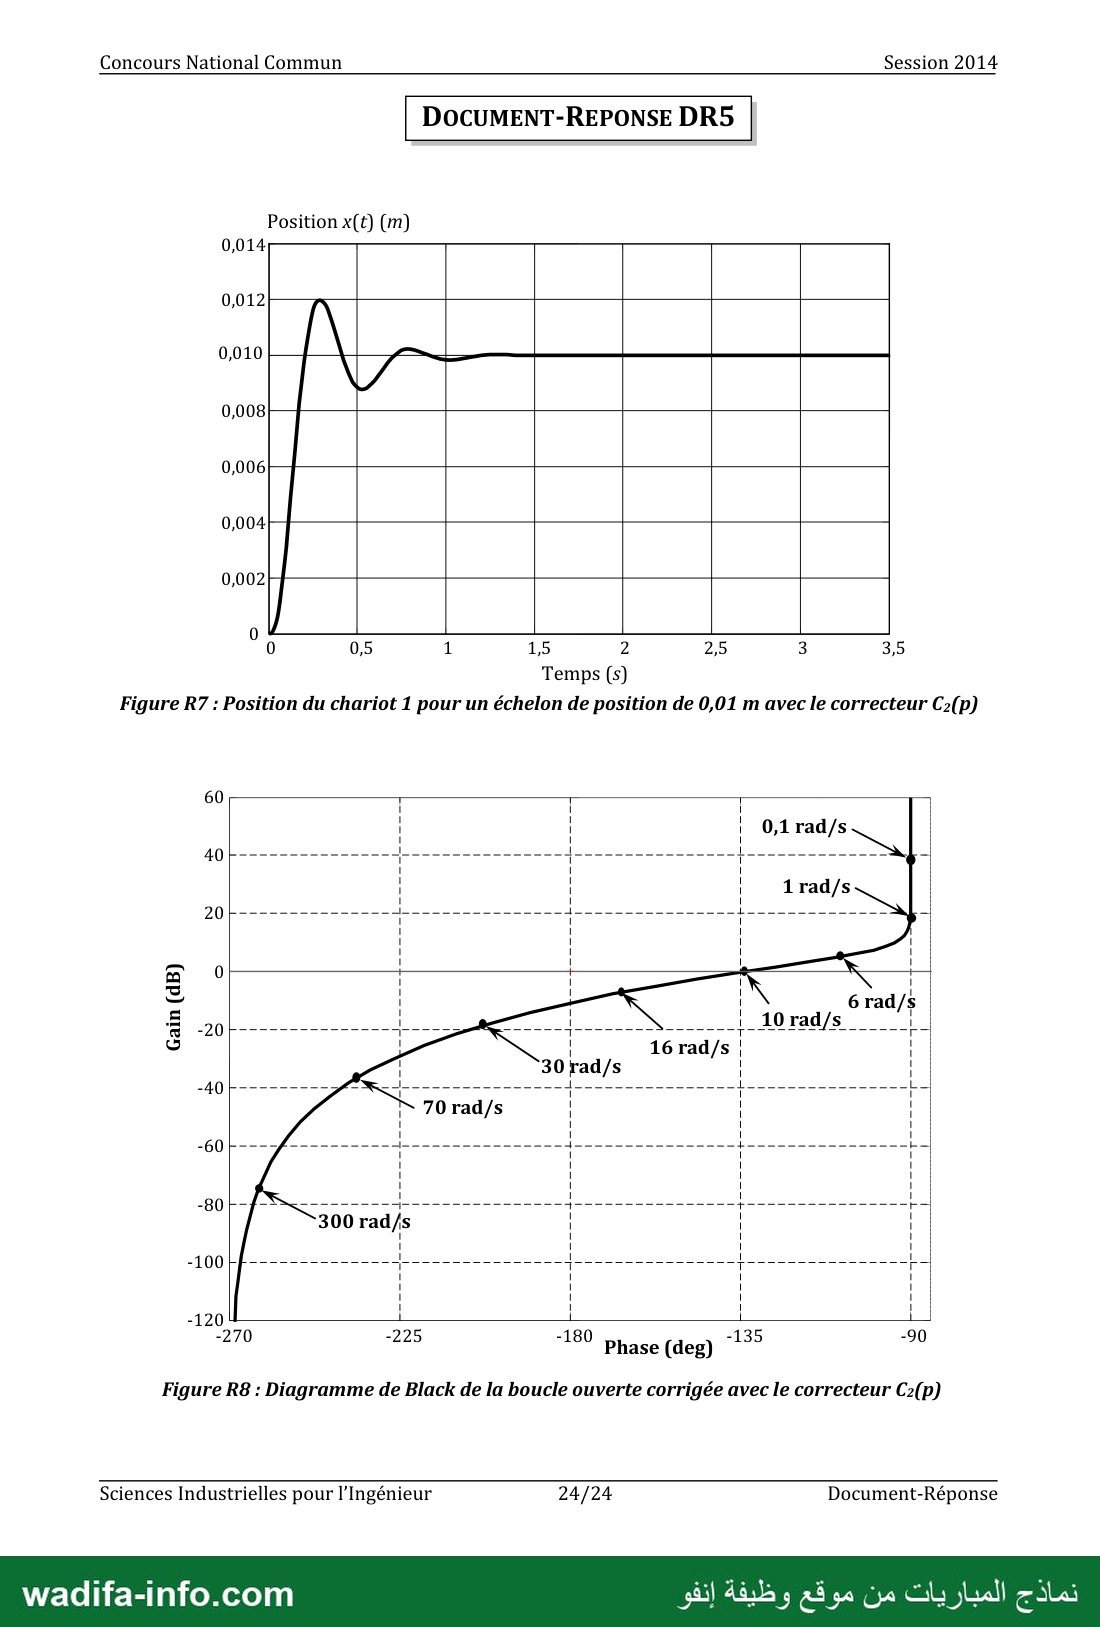
On donne, sur la figure R7 du document-réponse 075 page24/24, l'évolution de la position x(t) du
chariot 1 avec le correcteur C,(p)pour un échelon de position x,(t)=0,01.u(t) et sur la figure R8, le
lieu en fréquence de Black, gradué en w, de H 92 (P) ٠
Question 23: a) Représenter puis relever les écarts en régime permanent respectivement à une
perturbation impulsion F,(t)= a.6(t) et à un échelon de position x (t)=0,01.u(t).
b) Représenter puis relever sur le diagramme de Black de la figure R8 du document-
réponse DRS, la pulsation w,, de coupure à 0dB, les marges de phase et de gain.
c) Au vu des résultats précédents et des spécifications du cahier des charges, est-il
possible de valider le correcteur à action proportionnelle-dérivée C,(p) ? Commenter.
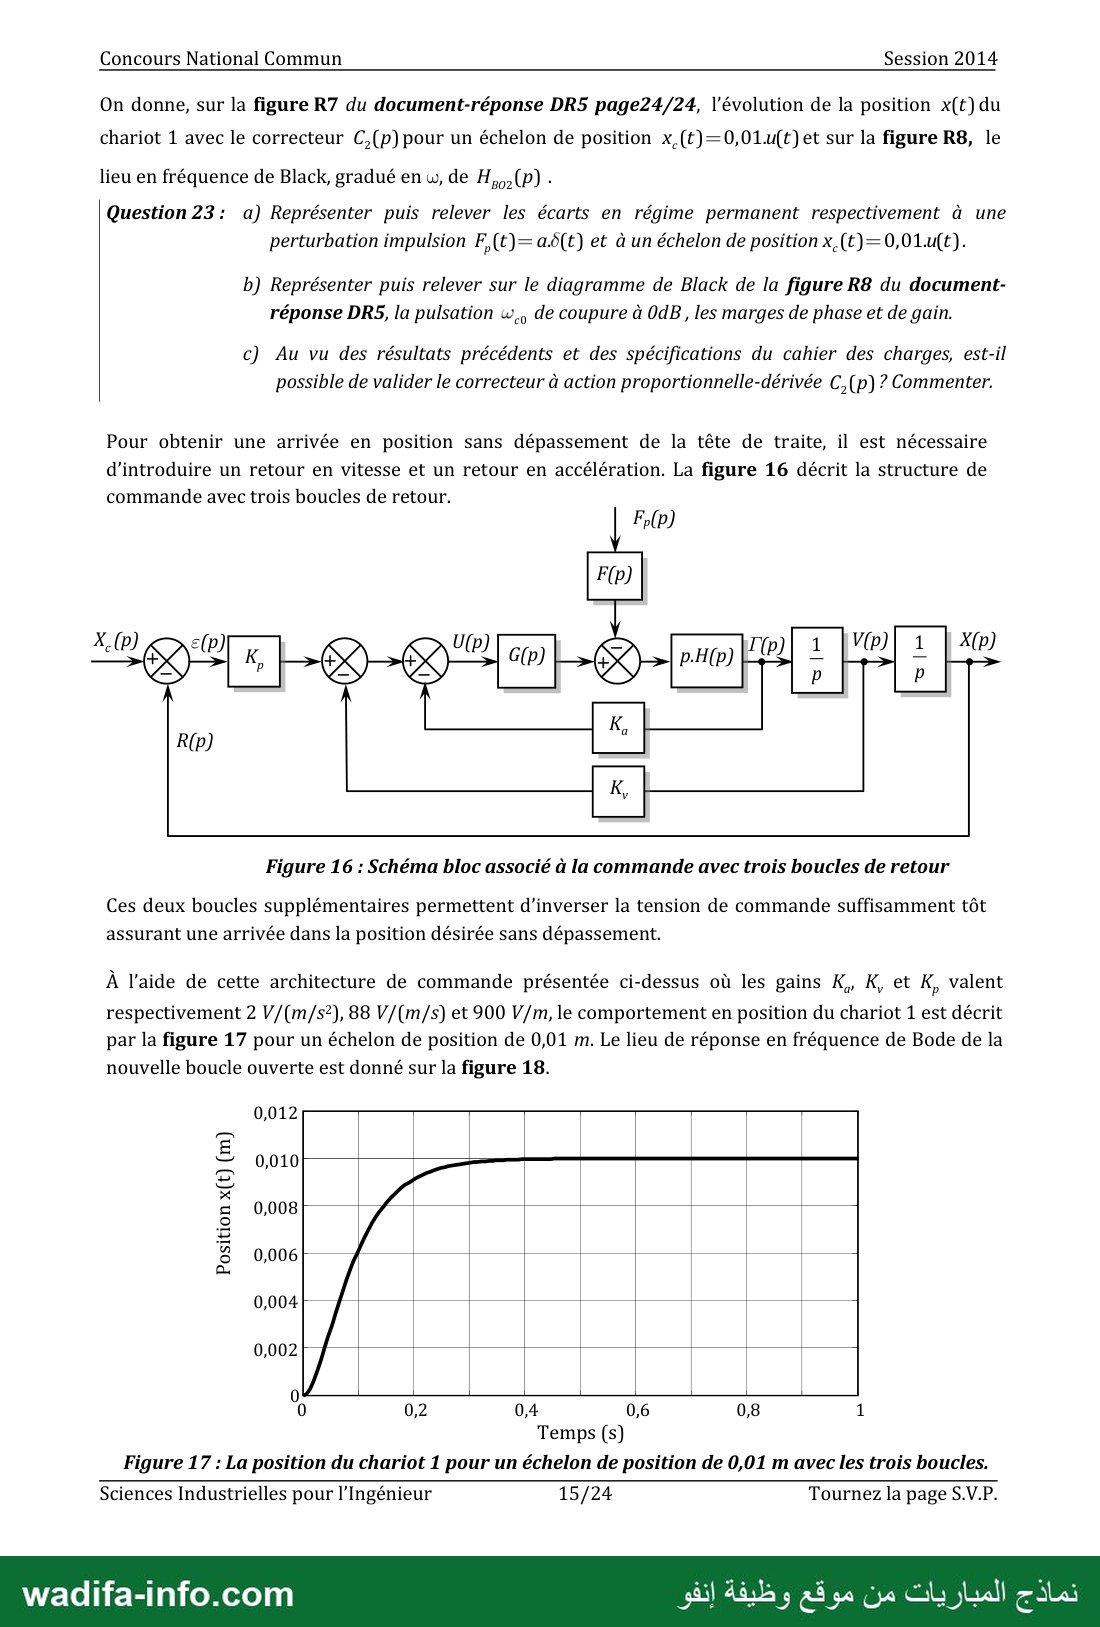
Pour obtenir une arrivée en position sans dépassement de la tête de traite, il est nécessaire
d'introduire un retour en vitesse et un retour en accélération. La figure 16 décrit la structure de
commande avec trois boucles de retour.
Figure 16 : Schéma bloc associé à la commande avec trois boucles de retour
Ces deux boucles supplémentaires permettent d’inverser la tension de commande suffisamment tôt
assurant une arrivée dans la position désirée sans dépassement.
À l’aide de cette architecture de commande présentée ci-dessus où les gains ا K, et K, valent
respectivement 2 V/(m/s?), 88 V/(m/s) et 900 V/m, le comportement en position du chariot 1 est décrit
par la figure 17 pour un échelon de position de 0,01 m. Le lieu de réponse en fréquence de Bode de la
nouvelle boucle ouverte est donné sur la figure 18.
0,012
0,010 2
7
3
6 2
0,004
0,002
0 1 1
0 02 0,4 0,6 0,8 1
Temps (s)
Figure 17 : La position du chariot 1 pour un échelon de position de 0,01 m avec les trois boucles.
Sciences Industrielles pour l'Ingénieur 15/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Session 2014
Gain (dB)
Phase (deg)
Pulsation (rad/s)
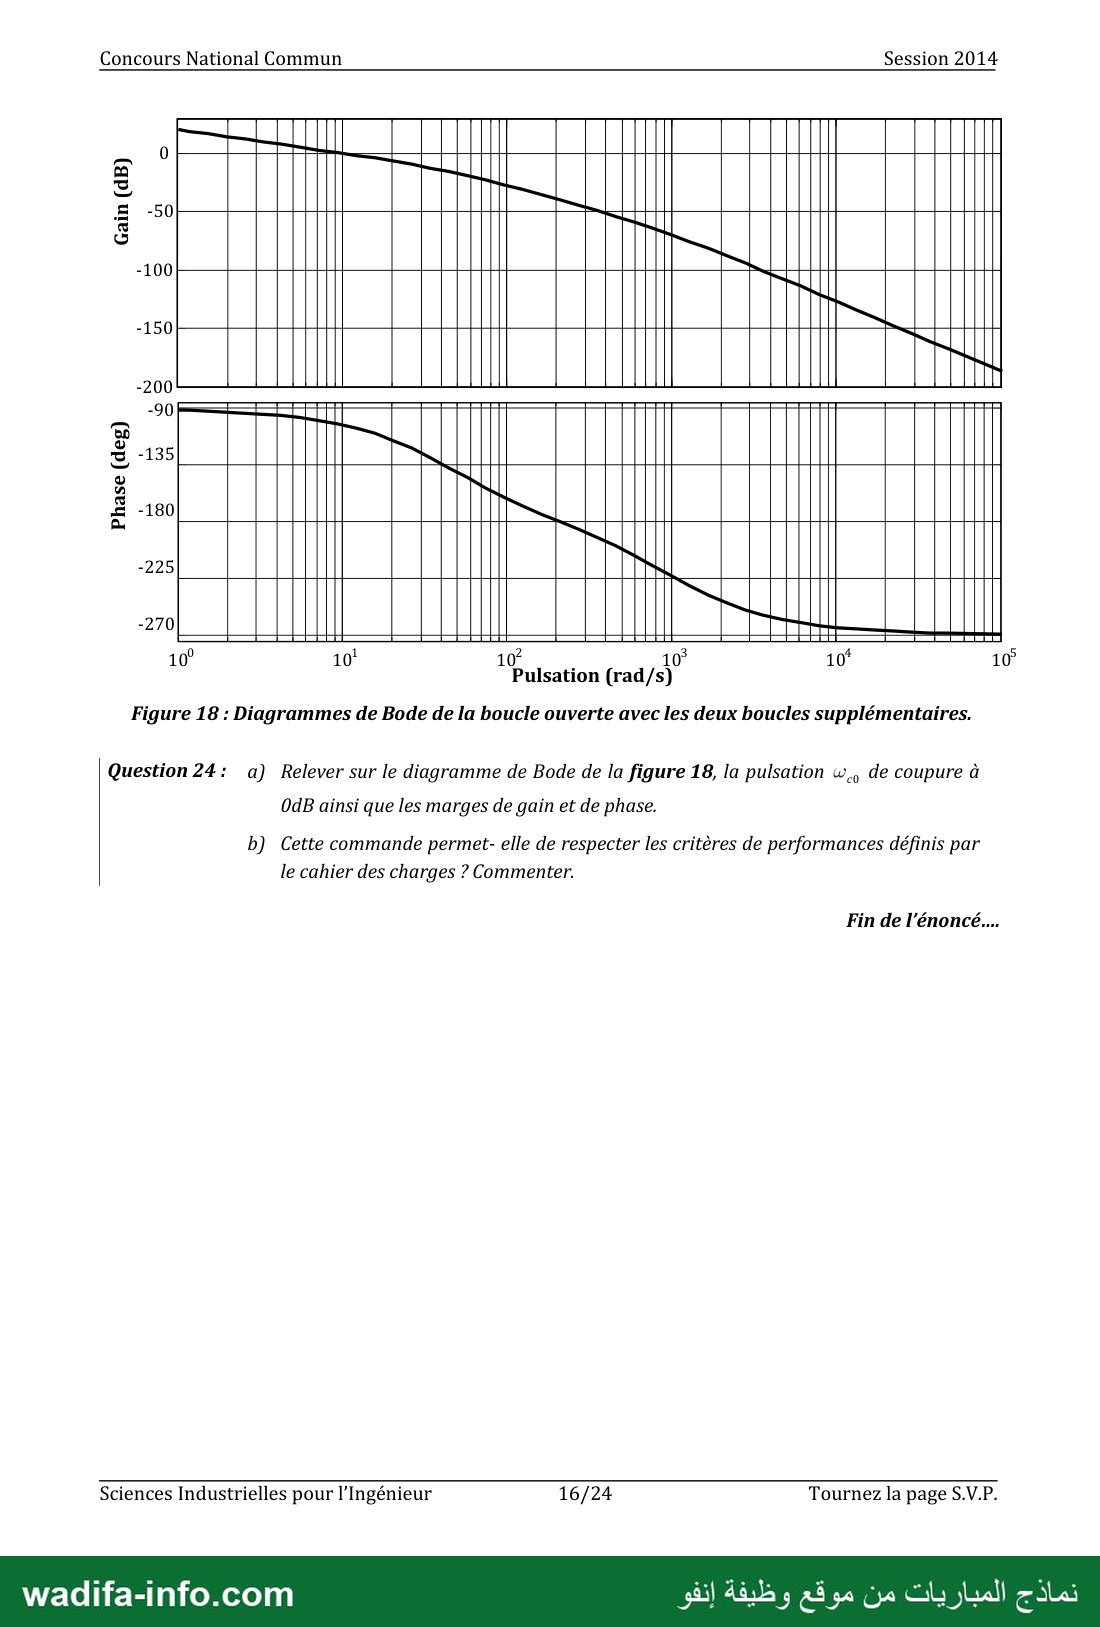
Figure 18 : Diagrammes de Bode de la boucle ouverte avec les deux boucles supplémentaires.
Question 24: a) Relever sur le diagramme de Bode de la figure 18, la pulsation w, de coupure à
0dB ainsi que les marges de gain et de phase.
b) Cette commande permet- elle de respecter les critères de performances définis par
le cahier des charges ? Commenter.
Fin de l'énoncé.
Sciences Industrielles pour l'Ingénieur 16/24 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Session 2014
DOCUMENT-ANNEXE 1
La figure suivante représente le schéma cinématique spatial du bras de robot de traite Astronaut A3.
Le bras (3) et la tête de traite (4) constituent un même solide.
Figure A1 : Schéma cinématique spatial du bras de robot
Sciences Industrielles pour l'Ingénieur 17/24 Document-Annexe
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
Concours National Commun Session 2014
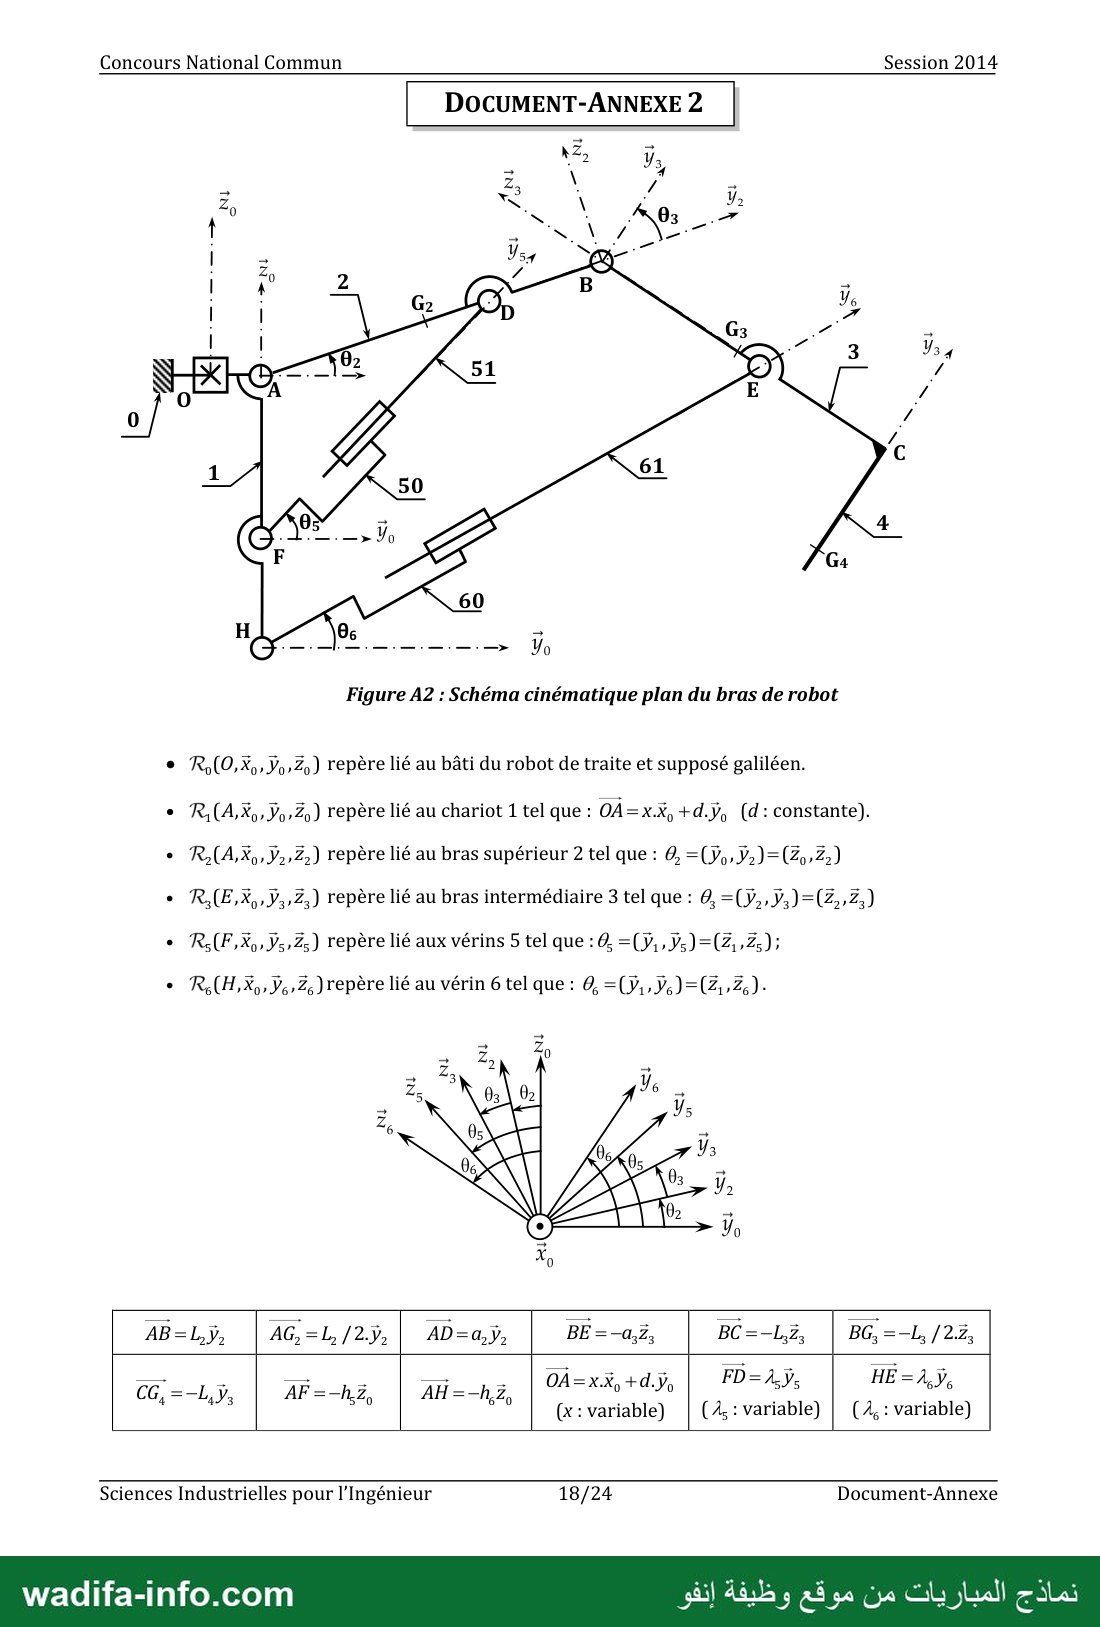
DOCUMENT-ANNEXE 2
Figure A2 : Schéma cinématique plan du bras de robot
e R,(0,X0›Vo›Z)) repère lié au bâti du robot de traite et supposé galiléen.
e R,(A,X0›Yo:2)) repère lié au chariot 1 tel que : 04- x.X, + وتز. )4: constante).
٠ (ر2, ول ررضغان7 repère lié au bras supérieur 2 tel que : 0, =(Y,, Y,)=(Z0›Zz)
R,(E,X, › V3,Z,) repère lié au bras intermédiaire 3 tel que : 6 =(ÿ,, Y,) =(Z,,Z,)
+ R(F,Xo»Vs»Z;) repère lié aux vérins 5 tel que : 0, =(Y,, Vs) =(Z,,Zs);
+ RH, XoYsZs) repère lié au vérin 6 tel que : 0, =(ÿ,,Y;)=(21›Z6) -
OA=x.X, +d.ÿ, FD= ولام HE=A 27
(x: variable) | ) :م variable) | (À : Variable)
Sciences Industrielles pour l'Ingénieur 18/24 Document-Annexe
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 20 —
Concours National Commun Session 2014
DOCUMENT-ANNEXE 3
[poids ›250Kg]. Sécurité OK
11 | Fermer porte entrée Acquérir données du badge
porte entrée fermée . données reçues . traite autorisée
brossage terminé
trayons localisés
« Accrocher gobelets »
2 Escamoter gobelets
gobelets escamotés
cycle rinçage trayons terminé
Rincer canalisations, gobelets et brosse
cycle rinçage gobelets terminé
Transmettre données Placer bras en position attente
données transmises . bras en position repos
Ouvrir porte sortie
détection vache sortie
Fermer porte sortie Ouvrir porte entrée
porte entrée ouverte . porte sortie fermée
Figure A3 : Grafcet G, de gestion des tâches
Sciences Industrielles pour l'Ingénieur 19/24 Document-Annexe
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
Concours National Commun Session 2014
DOCUMENT-REPONSE DR1
i Unité de commande
FT10: Gérer l
qrerta et modèle de
traite
décision
FT11: Recevoir
la vache
111 : Traire automatiquement
une vache et lui fournir une
quantité de nourriture adaptée.
FT112: Isoler la
vache
FT12: FT121: Identifier
Transmettre au la vache
. 7 7
robot les
FT122: Peser la
caractéristiques
vache
de la vache.
FT123:Traiter les
informations et
transmettre les
données
FT13: FT131: Mettre en
position les divers ; pra B ras du robot, nn :
organes nécessaires ٍْ chariot, vérins |
à la traite EE 0
Système de
détection des
trayons
FT133: Nettoyer
les trayons
Système
FT134: Connecter
d'aspiration et
la vache au robot ل ا
gobelets
Figure R1 : FAST partiel ا
du robot de Traite FT135 : Réguler et ا :
Astronaut A3 USJERVIE la ; Les boucles
position des divers i d'asservissements |
organes de traite aunnnennensennennennsensennannnenneneennannust
FT14: Analyser FT141: Recevoir إٍْ Cuve de réception إٍْ
et stocker le lait le lait 1 du lait ;
FT142: Déterminer
la conductivité, la
couleur, le débit du
lait
FT143:Peser le lait با
إٍْ Ecran de contrôle إٍُ
tactile ْ
Sciences Industrielles pour l'Ingénieur 20/24 Document-Réponse
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 22 —
Concours National Commun Session 2014
DOCUMENT-REPONSE DR2
[poids › 250 Kg].Sécurité OK
Fermer porte entrée | Acquérir données du badge
porte entrée fermée.données reçues.traite autorisée traite non autorisée
brossage terminé
trayons localisés
M50]| «-Accrocher gobelets »
1
60 Escamoter gobelets
gobelets escamotés
cycle rinçage trayons terminé
ee; ro دراك رج أ اح اج حا اا ee كن كرح ركاه Ce St, ee
Figure R2 : Grafcet 6: de gestion des tâches à compléter
Sciences Industrielles pour l'Ingénieur 21/24 Document-Réponse
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 23 —
Concours National Commun Session 2014
DOCUMENT-REPONSE DR3 |
Echelle des vitesses : 0,1 m/s › 1,5 cm
Figure R3 : Schéma cinématique
plan du bras de robot
Chariot 1
— ا لول ال لح ل 2 سه
Figure R4 : Schéma du guidage K
du chariot 1
Sciences Industrielles pour l'Ingénieur 22/24 Document-Réponse
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 24 —
Concours National Commun Session 2014
DOCUMENT-REPONSE DR4
Gain (dB)
Phase (deg)
- 0 1 2 3
10 10 10 Pulsation (rad/s) La 10
Figure RS : Diagrammes de Bode de la boucle ouverte du système asservi non corrigé
20
16
9
4
0
90
3
0 1 0 1 : 2
10 10 10 Pulsation (rad/s)10 10°
Figure R6 : Diagrammes de Bode du correcteur à actions proportionnelle et dérivée Cz(p)
Sciences Industrielles pour l'Ingénieur 23/24 Document-Réponse
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 25 —
Concours National Commun Session 2014
DOCUMENT-REPONSE DR5
Position x(t) (m)
0,014
0,012
0,010
0,008
0,006
0,004
0,002
1 1,5 2 2,5 3,5
Temps (s)
0,5
Figure R7 : Position du chariot 1 pour un échelon de position de 0,01 m avec le correcteur Cz(p)
60
40
Phase (deg)
Fesses = لمم لب ا
-180
20
-100
-120
-270
Gain (dB)
Figure 118 : Diagramme de Black de la boucle ouverte corrigée avec le correcteur Cz(p)
Sciences Industrielles pour l'Ingénieur
24/24 Document-Réponse
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences Industrielles pour l'Ingénieur (SII) du Concours National Commun (CNC) 2014, filières MP et PSI, pour l'admission dans les grandes écoles d'ingénieurs marocaines. Durée : 4 heures, calculatrice autorisée, 24 pages dont 3 annexes et 5 documents-réponses (DR1 à DR5). Support : le robot de traite automatique Lely Astronaut A3. C'est un problème en parties indépendantes : analyse fonctionnelle (SADT, FAST), grafcet, statique du plateau peseur, hyperstatisme, cinématique graphique, arc-boutement du guidage, géométrie des masses, dynamique, puis modélisation et correction de l'asservissement électro-hydraulique du chariot. Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties sont indépendantes. Les points les plus rapides sont les questions 3 et 5 (calculs directs), 6 (hyperstatisme) et 16 à 24 (asservissement, qui se vérifient par calcul à partir des fonctions de transfert données). Les constructions graphiques (Q7, Q8) se font sur les documents-réponses : on ne peut donner ici que la méthode et la justification, les longueurs se mesurent sur le DR3.
Partie 1 — Analyse fonctionnelle
Question 1 — Actigramme A-0
- Fonction (dans la boîte) : « Traire automatiquement une vache et lui fournir une quantité de nourriture adaptée ».
- Entrée (matière d'œuvre) : vache à traire (vache non traite, lait dans la mamelle).
- Sorties : vache traite et nourrie ; lait extrait, contrôlé et stocké (on peut ajouter : informations, compte rendu de traite).
- Données de contrôle (en haut) : énergie, nourriture, code vache (données par l'énoncé).
- Support (en bas) : robot de traite Astronaut A3.
Question 2 — FAST (DR1)
| Fonction technique | Solution technique |
|---|---|
| FT111 : Accueillir / guider la vache (lui permettre d'entrer et de sortir) | Box (déjà donné) |
| FT112 : Isoler la vache | Portes d'entrée et de sortie |
| FT121 : Identifier la vache | Badge (collier) et lecteur |
| FT122 : Peser la vache | Plateau peseur à 3 capteurs de charge |
| FT123 : Traiter les informations et transmettre les données | Ordinateur de stockage / unité de traitement |
| FT132 : Détecter (localiser) les trayons | Système de détection des trayons (laser 3D) |
| FT133 : Nettoyer les trayons | Brosses |
| FT142 : Déterminer conductivité, couleur, débit | Capteurs MQC |
| FT143 : Peser le lait | Balance |
| FT15 : Communiquer avec le personnel agricole | Écran de contrôle tactile |
Partie 2 — Gestion de la traite (FT10)
Question 3 — Nombre de traites et taille du troupeau
Un cycle de 20 traites comprend : 20 × 6 = 120 min de traite, 3 nettoyages simples (après les traites 5, 10 et 15) soit 12 min, et 1 nettoyage complet (après la 20e, qui remplace le simple) soit 9 min : 141 min pour 20 traites.
Sur 20 h = 1 200 min : 8 cycles complets = 1 128 min → 160 traites ; il reste 72 min : 5 traites (30 min) + nettoyage (4 min) + 5 traites (30 min) = 64 min, puis un nettoyage de 4 min, et le temps restant ne permet plus de traite. Soit environ 170 traites par jour, et un troupeau maximal de 170 / 2,5 = 68 vaches. (Si l'on compte aussi un nettoyage simple à la 20e traite en plus du complet, on trouve 145 min par cycle, environ 166 traites et 66 vaches : précisez votre hypothèse.)
Question 4 — Grafcet G1 complété (DR2)
Divergence en OU après l'étape 11 (elle est déjà amorcée sur le DR2) :
- branche « porte entrée fermée · données reçues · traite autorisée » : étapes 30, 40, M50, 60, 70 inchangées ;
- branche « porte entrée fermée · données reçues · traite non autorisée » (les deux réceptivités doivent être exclusives) : étape 80 : Ouvrir porte sortie → « détection vache sortie » → étape 81 : Fermer porte sortie ; Ouvrir porte entrée → « porte entrée ouverte · porte sortie fermée » → retour à l'étape 10 par la convergence en OU dessinée en haut du DR2.
Après « cycle rinçage trayons terminé » : divergence en ET (double trait) vers des séquences simultanées :
- branche 1 : 71 : Rincer canalisations, gobelets et brosse → « cycle rinçage gobelets terminé » → étape d'attente 75 ;
- branche 2 : 72 : Transmettre données → « données transmises » → étape d'attente 76 ;
- branche 3 : 73 : Placer bras en position attente → « bras en position repos » → étape d'attente 77 ;
- branche 4 : 74 : Ouvrir porte sortie → « détection vache sortie » → 78 : Fermer porte sortie ; Ouvrir porte entrée → « porte entrée ouverte · porte sortie fermée » → étape d'attente 79.
Convergence en ET (double trait) des étapes d'attente 75, 76, 77 et 79, suivie d'une transition de réceptivité « 1 », puis retour à l'étape initiale 10. Variante acceptée : garder 71 puis 72 (transmettre + placer le bras) en séquence dans une même branche, en parallèle de la branche des portes. Les étapes d'attente sont indispensables : sans elles, la convergence en ET ne peut pas synchroniser des branches de durées différentes.
Partie 3 — Pesée de la vache (FT122)
Question 5 — Principe fondamental de la statique
Repère d'origine M : K(a, b/2, 0), N(0, b, 0), G(XG, YG, h). Actions verticales : CK, CM, CN suivant +z0, poids −P·z0 en G. Pour une force F·z0 appliquée en (x, y, z), le moment en M vaut (y·F, −x·F, 0).
a) Équations du PFS en M :
- résultante sur z0 : CK + CM + CN − P = 0 (les équations sur x0 et y0 donnent 0 = 0) ;
- moment sur x0 : (b/2)·CK + b·CN − YG·P = 0 ;
- moment sur y0 : −a·CK + XG·P = 0 (le moment sur z0 donne 0 = 0).
b) P = CK + CM + CN = 264 + 108 + 228 = 600 daN (≈ 612 kg).
XG = a·CK / P = 2,5 × 264 / 600 = 1,1 m.
YG = b(CK/2 + CN) / P = 1 × (132 + 228) / 600 = 0,6 m.
La hauteur h n'intervient pas : trois appuis ponctuels verticaux ne permettent pas de la déterminer.
Partie 4 — Mise en position des organes de traite (FT131)
Question 6 — Hyperstatisme (chariot bloqué : 1 ≡ 0)
a) Graphe des liaisons (7 solides : 0, 2, 3+4, 50, 51, 60, 61) :
- 0–2 : pivot d'axe (A, x0) ; 2–3 : pivot (B, x0) ;
- 0–50 : pivot (F, x0) ; 50–51 : pivot glissant d'axe FD ; 51–2 : pivot (D, x0) ;
- 0–60 : pivot (H, x0) ; 60–61 : pivot glissant d'axe HE ; 61–3 : pivot (E, x0).
8 liaisons, 7 solides : nombre cyclomatique γ = 8 − 7 + 1 = 2 boucles.
b) Mobilités : mobilité utile mu = 2 (rotation θ2 du bras supérieur et θ3 du bras intermédiaire, commandées par les deux vérins) ; mobilité interne mi = 2 (rotation de chaque vérin, tige et corps ensemble, autour de son propre axe FD ou HE). m = 4.
c) Inconnues cinématiques : Nc = 6 pivots × 1 + 2 pivots glissants × 2 = 10. Approche cinématique : h = m − Nc + 6γ = 4 − 10 + 12 = 6. Vérification statique : Ns = 6 × 5 + 2 × 4 = 38 inconnues, 6 × 6 = 36 équations, dont 4 triviales (m) : h = 38 − (36 − 4) = 6. Conséquence : le montage exige des conditions géométriques précises (axes de toutes les pivots rigoureusement parallèles, perpendiculaires au plan du mécanisme, et positions relatives respectées), donc un usinage et un réglage précis et un coût plus élevé ; sinon on crée des efforts internes parasites et de l'usure.
d) Avec des rotules en D, E, F et H : Nc = 2 × 1 + 4 × 3 + 2 × 2 = 18 ; mobilité interne : chaque corps et chaque tige de vérin tourne librement autour de l'axe du vérin, soit mi = 4 et m = 6. h = 6 − 18 + 12 = 0 : le mécanisme devient isostatique.
Question 7 — Cinématique graphique (DR3, 0,1 m/s ↔ 1,5 cm)
- a) V(D∈51/50) est portée par l'axe du vérin FD (mouvement de translation de la tige), orientée de F vers D (sortie de tige), de norme 0,1 m/s, soit un vecteur de 1,5 cm.
- b) 50 pivote autour de F : V(D∈50/0) est perpendiculaire à FD. 2 pivote autour de A : V(D∈2/0) est perpendiculaire à AD. D étant le centre de la pivote 51–2 : V(D∈2/0) = V(D∈51/0) = V(D∈51/50) + V(D∈50/0). On trace le vecteur connu (sur FD), puis à ses extrémités les deux directions (⟂ FD et ⟂ AD) : le triangle des vitesses donne les deux normes.
- c) V(B∈2/0) est perpendiculaire à AB et sa norme est proportionnelle à la distance à A : ‖V(B)‖ = ‖V(D∈2/0)‖ × AB / AD (triangle des vitesses de 2 en rotation autour de A).
- d) Le vérin 6 étant bloqué, la barre 6 tourne autour de H : V(E∈6/0) est ⟂ HE. E étant le centre de la pivote 6–3, V(E∈3/0) = V(E∈6/0), de direction perpendiculaire à HE.
- e) Pour le solide 3 : V(B∈3/0) = V(B∈2/0) ⟂ AB et V(E∈3/0) ⟂ HE. Le CIR I30 est l'intersection des droites (AB) et (HE) prolongées.
- f) 3+4 tourne instantanément autour de I30 : V(G4∈4/0) est perpendiculaire à I30G4 et ‖V(G4)‖ = ‖V(B)‖ × I30G4 / I30B. La norme numérique se lit sur la construction du DR3, en mesurant les longueurs sur la figure ; on ne peut pas la donner sans elle.
Question 8 — Guidage du chariot et arc-boutement
a) À la limite du glissement (lois de Coulomb), l'action du bâti en M (galet 1, au-dessus de la barre) et en N (galet 3, au-dessous) est inclinée de l'angle φ (tan φ = f = 0,15) par rapport à la normale, du côté qui s'oppose au mouvement du chariot (F1 pousse le chariot selon +x0, la composante tangentielle est donc dirigée selon −x0). En M le support part vers le haut (normale +z0), en N vers le bas (normale −z0) : ce sont les bords des cônes de frottement dessinés sur la figure R4.
b) (E) est soumis à trois forces (F1 en K, RM, RN) : à l'équilibre elles sont concourantes. L'intersection I des deux supports limites de RM et RN doit se trouver sur le support horizontal de F1 : la distance de I à l'axe du bâti donne Llim.
c) Avec l'origine sur l'axe du bâti et N décalé de h par rapport à M : support en M : u = uM + f(z − e/2) ; support en N : u = uM − h − f(z + e/2). Leur intersection est à z = −h/(2f), donc Llim = h / (2f) = h / (2 tan φ) ≈ 3,33·h (l'épaisseur e se simplifie).
d) Si le support de F1 passe au-delà de I (L > Llim), les réactions peuvent équilibrer F1 quelle que soit son intensité : il y a arc-boutement. Pour que le chariot coulisse toujours, il faut L < h / (2f), c'est-à-dire écarter suffisamment les galets (h grand) ou rapprocher le point de poussée K du guidage.
Partie 5 — Géométrie des masses et dynamique
Question 9 — Bras intermédiaire 3 (trois plaques)
Avec B sur la plaque 31 au milieu de sa largeur : G31(0, 0, −b/2), G32(−a/2, −h/2, −b/2), G33(a/2, −h/2, −b/2) dans (x0, y3, z3).
a) m3·BG3 = Σ mi·BGi : XG3 = 0 ; YG3 = −m32·h / m3 ; ZG3 = −b/2.
b) Le plan (B, y3, z3) est un plan de symétrie matérielle : les produits d'inertie contenant x s'annulent, E3 = F3 = 0. Il reste A3, B3, C3 et D3.
c) Plaque 31 (dans le plan x, z ; côtés a selon x0 et b selon z3) : I(G31, 31) = diag(m31b2/12 ; m31(a2 + b2)/12 ; m31a2/12). Huygens avec G31(0, 0, −b/2) : I(B, 31) = diag(m31b2/3 ; m31(a2/12 + b2/3) ; m31a2/12), produits d'inertie nuls (yG = 0, xG = 0).
d) Plaque 32 (plan y, z ; côtés h et b) : I(G32, 32) = diag(m32(h2 + b2)/12 ; m32b2/12 ; m32h2/12), identique pour 33. Transport en B :
A = m32(h2 + b2)/3 ; B = m32(a2/4 + b2/3) ; C = m32(a2/4 + h2/3) ;
D = ∫yz dm = m32(−h/2)(−b/2) = m32hb/4 (même valeur pour 33) ;
E = ∫xz dm = ± m32ab/4 et F = ∫xy dm = ± m32ah/4, de signes opposés pour 32 et 33.
e) En sommant, E et F s'annulent :
A3 = m31b2/3 + 2m32(h2 + b2)/3 ; B3 = m31(a2/12 + b2/3) + 2m32(a2/4 + b2/3) ; C3 = m31a2/12 + 2m32(a2/4 + h2/3) ; D3 = m32hb/2.
Question 10 — Torseurs cinétiques en B
Cinématique : Ω(3/0) = (θ̇2 + θ̇3)·x0 ; V(B∈3/0) = ẋ·x0 + L2θ̇2·z2. Relations utiles : z3 × z2 = −sinθ3·x0 ; z3 × x0 = y3.
a) Avec BG3 = −(L3/2)z3 et la matrice I(B, 3) imposée :
Résultante : m3V(G3/0) = m3[ẋ·x0 + L2θ̇2·z2 + (L3/2)(θ̇2 + θ̇3)·y3].
Moment : σ(B, 3/0) = I(B, 3)·Ω(3/0) + m3·BG3 × V(B∈3/0), soit
σ(B, 3/0) = [A3(θ̇2 + θ̇3) + m3(L2L3/2)θ̇2sinθ3]·x0 − m3(L3/2)ẋ·y3.
b) Tête 4, BG4 = −L3z3 − L4y3 : résultante projetée sur x0 : m4ẋ ; moment projeté sur x0 :
σ(B, 4/0)·x0 = [A4 + m4(L32 + L42)](θ̇2 + θ̇3) + m4L2θ̇2(L3sinθ3 − L4cosθ3).
Question 11 — Stratégie d'isolement
- F6 : isoler {3 + 4}, théorème du moment dynamique en B projeté sur x0 (la pivote parfaite en B n'y introduit pas d'inconnue, seulement le couple visqueux −f23θ̇3) : δ(B, 3+4/0)·x0 = MB(F6)·x0 + MB(pesanteur)·x0 − f23θ̇3.
- F5 : isoler {2 + 3 + 4}, moment dynamique en A sur x0 : δ(A, 2+3+4/0)·x0 = MA(F5) + MA(F6) + MA(pesanteur) − f12θ̇2 (projetés sur x0).
- F1 : isoler {1 + 2 + 3 + 4} (vérins de masse négligeable, leurs actions sur 2 et 3 sont intérieures), théorème de la résultante dynamique sur x0 : Σ mia(Gi)·x0 = F1 − Fp − f01ẋ.
Question 12 — Expressions de F1 et F6
F1 : toutes les rotations sont d'axe x0, donc la composante sur x0 de l'accélération de chaque centre d'inertie vaut ẍ : F1 = (m1 + m2 + m3 + m4)ẍ + f01ẋ + Fp.
F6 : pour un point B mobile, δ(B)·x0 = IBxθ̈ + m(BG × a(B))·x0, avec a(B) = ẍx0 + L2θ̈2z2 − L2θ̇22y2. En notant θ23 = θ2 + θ3 :
- δ(B, 3/0)·x0 = A3θ̈23 + m3(L2L3/2)(θ̈2sinθ3 − θ̇22cosθ3) ;
- δ(B, 4/0)·x0 = [A4 + m4(L32 + L42)]θ̈23 + m4L2[θ̈2(L3sinθ3 − L4cosθ3) − θ̇22(L3cosθ3 + L4sinθ3)] ;
- moment de F6 : (−a3z3) × F6y6 · x0 = a3F6cos(θ6 − θ23) ;
- moment de la pesanteur (z0 = sinθ23y3 + cosθ23z3) : −m3g(L3/2)sinθ23 + m4g(L4cosθ23 − L3sinθ23).
D'où F6 = [δ(B, 3/0)·x0 + δ(B, 4/0)·x0 + f23θ̇3 + m3g(L3/2)sinθ23 + m4g(L3sinθ23 − L4cosθ23)] / [a3cos(θ6 − θ2 − θ3)]. Les signes des termes de pesanteur dépendent de l'orientation des angles sur la figure A2 : à vérifier sur votre schéma.
Partie 6 — Asservissement du chariot (FT135)
Question 13 — Équations de Laplace et schéma-blocs
(1) Q(p) = KD·U(p) ; (2) Qfuite(p) = λ·ΔP(p) ; (3) Q(p) = S·V(p) + (σ/2β)·p·ΔP(p) + λ·ΔP(p) ; (4) (Méqp + f)·V(p) = S·ΔP(p) − Fp(p).
Blocs de la figure 11 : U → [KD] → Q ; premier comparateur Q − Qfuite ; second comparateur − S·V ; bloc 2β/(σp) → ΔP ; retour de ΔP par λ vers le premier comparateur ; bloc S → force ; comparateur − Fp ; bloc 1/(Méqp + f) → V ; retour de V par S vers le second comparateur.
Question 14 — Fonctions de transfert
a) Fp = 0 : V[(Méqp + f)(λ + σp/2β) + S2] = S·KD·U, d'où Ku = S·KD/(S2 + fλ) ; A = (Méqλ + fσ/2β)/(S2 + fλ) ; B = Méqσ/(2β(S2 + fλ)).
b) U = 0 : V/Fp = −(λ + σp/2β)/[(Méqp + f)(λ + σp/2β) + S2], soit Kf = −λ/(S2 + fλ) et τ = σ/(2βλ) (ou Kf = λ/(S2 + fλ) si le signe − est porté par le comparateur).
c) Par superposition, V = KuU/(1 + Ap + Bp2) − |Kf|(1 + τp)Fp/(1 + Ap + Bp2), ce qui donne la figure 12 avec G(p) = Ku, F(p) = |Kf|(1 + τp), H(p) = 1/(1 + Ap + Bp2), puis X = V/p.
Question 15 — Commande en chaîne directe
- a) Par identification : 1/ωn2 = B et 2ξ/ωn = A, donc ωn = 1/√B, ξ = A/(2√B).
- b) Réponse la plus rapide sans dépassement : ξ = 1.
- c) Sur l'abaque, pour ξ = 1 : tr·ωn ≈ 5 (valeur théorique 4,75), d'où ωn ≈ 5 / 0,5 = 10 rad/s.
- d) Théorème de la valeur finale : v(∞) = KuU0, d'où Ku = 50 / 10 = 5 (m/s)/V (valeur donnée par l'énoncé ; 50 m/s paraît très élevé pour un chariot, la méthode reste la même).
- e) Fp(p) = a : X(p) = V(p)/p = Kf·a(1 + τp)/[p(1 + Ap + Bp2)] avec Kf = −λ/(S2 + fλ) (question 14b), donc x(∞) = lim p·X(p) = a·Kf = −aλ/(S2 + fλ) ≠ 0.
- f) Un coup de patte laisse un décalage permanent de la tête de traite : la commande en chaîne directe ne satisfait pas l'insensibilité à une perturbation impulsionnelle. Il faut boucler.
Question 16 — Boucle non corrigée (C = 1, G = 5, H = 1/(1 + 0,1p)2, F = 2(1 + 0,2p))
a) HBO(p) = 5 / [p(1 + 0,1p)2] (classe 1, gain 5 s−1).
b) HBF(p) = 5/(5 + p + 0,2p2 + 0,01p3) = 1/(1 + 0,2p + 0,04p2 + 0,002p3).
c) Avec Xc = 0, ε = −X et X = (H/p)(Gε − F·Fp), d'où Hpréc(p) = F(p)H(p)/(p + G·H(p)) = 2(1 + 0,2p)/[p(1 + 0,1p)2 + 5].
Question 17 — Précision
- a) Boucle ouverte de classe 1 : écart statique nul pour l'échelon de 0,01 m.
- b) ε(∞) = lim p·Hpréc(p)·a = p × (2/5) × a → 0.
- c) Les deux exigences de précision du cahier des charges sont satisfaites.
Question 18 — Marges du système non corrigé (figure R5)
|HBO(jω)| = 5/[ω(1 + 0,01ω2)], φ = −90° − 2·arctan(0,1ω).
- ωc0 ≈ 4,2 rad/s ; phase ≈ −136°, donc marge de phase ≈ 44° ;
- phase −180° pour ω = 10 rad/s, où |HBO| = 5/(10 × 2) = 0,25 : marge de gain = 12 dB.
b) Rapidité non respectée (4,2 < 10 rad/s) ; marge de phase juste inférieure à 45° ; la figure 15 montre un dépassement de 25 % alors qu'aucun dépassement n'est permis : le système non corrigé ne respecte pas le cahier des charges.
Question 19 — Correcteur proportionnel
- a) Il faut |Kc·HBO(j10)| = 1. Or |HBO(j10)| = 0,25 (−12 dB sur R5) : Kc1 = 4 (+12 dB).
- b) Le gain est translaté de +12 dB, la phase est inchangée.
- c) À ωc0 = 10 rad/s la phase vaut exactement −180° : marge de phase = 0°, marge de gain = 0 dB.
- d) Le système est à la limite de stabilité (oscillations entretenues) : le correcteur proportionnel ne peut pas concilier rapidité et stabilité, on le rejette.
Question 20 — Modèle du second ordre (figure 15)
Les pôles de HBF sont −2,17 ± 5,22j et −15,7 : le pôle réel est environ 7 fois plus loin de l'axe imaginaire, donc la paire complexe est dominante (la réponse a bien l'allure d'un second ordre oscillant amorti). Lecture : valeur finale 0,01 m pour une consigne de 0,01 m, donc KBF = 1 ; dépassement D = (0,0125 − 0,01)/0,01 = 25 %, et D = exp(−πξ/√(1 − ξ2)) donne ξBF ≈ 0,40 ; temps du premier pic tp = π/(ωn√(1 − ξ2)) = 0,65 s, donc ωnBF ≈ 5,3 rad/s.
Question 21 — Bode de C2(p) = 1,65(1 + 0,24p)/(1 + 0,04p)
- Cassures à 1/0,24 ≈ 4,2 rad/s et 1/0,04 = 25 rad/s.
- Gain asymptotique : palier à 20·log 1,65 ≈ 4,3 dB jusqu'à 4,2 rad/s, pente +20 dB/décade, puis palier à 20·log(1,65 × 6) ≈ 19,9 dB au-delà de 25 rad/s. Courbe réelle : environ +3 dB au-dessus de l'asymptote à 4,2 rad/s et 3 dB au-dessous à 25 rad/s.
- Phase : de 0° à 0°, en cloche, maximum φmax = arcsin(5/7) ≈ 45,6° à ω = 1/√(0,24 × 0,04) ≈ 10,2 rad/s : le correcteur est réglé pour placer son avance de phase maximale à la pulsation de coupure visée.
Question 22 — Boucle ouverte corrigée
HBO2(p) = 8,25(1 + 0,24p) / [p(1 + 0,1p)2(1 + 0,04p)] : ordre 4, classe 1, gain statique 8,25 s−1 (1,65 × 5).
Question 23 — Validation du correcteur PD (R7, R8)
- a) Classe 1 et intégrateur en aval de la perturbation : écart nul pour l'échelon (R7 se stabilise à 0,010 m) et écart nul après l'impulsion.
- b) Sur le lieu de Black : le point 0 dB est gradué ωc0 = 10 rad/s, à la phase −135° : marge de phase ≈ 45° ; la phase −180° est atteinte vers 21 rad/s avec un gain d'environ −11 dB : marge de gain ≈ 11 dB.
- c) Stabilité, rapidité et précision sont respectées, mais la réponse R7 présente un dépassement d'environ 20 % (0,012 m) : le critère « aucun dépassement » n'est pas respecté, le correcteur PD n'est pas validé.
Question 24 — Commande à trois boucles (Ka = 2, Kv = 88, Kp = 900)
Par réduction des boucles internes : X/ε = KpGH/[p(1 + GH(Kv + Kap))] = 4 500/[p(441 + 10,2p + 0,01p2)] ≈ 10,2/[p(1 + 0,023p + 2,3·10−5p2)].
- a) Sur la figure 18 (confirmé par le calcul) : ωc0 ≈ 10 rad/s ; phase ≈ −103°, marge de phase ≈ 77° ; phase −180° vers 210 rad/s où le gain vaut environ −40 dB : marge de gain ≈ 40 dB.
- b) Rapidité (10 rad/s), stabilité (MP ≥ 45°), écart statique nul (classe 1) et réponse sans dépassement (figure 17, temps de réponse ≈ 0,25 s) : toutes les exigences du cahier des charges sont respectées. Les retours vitesse et accélération ajoutent de l'amortissement sans dégrader la rapidité.
💡 À retenir pour la SII du CNC : sachez remplir sans hésiter un A-0 et un FAST, construire un grafcet avec divergences en OU et en ET (et étapes d'attente), appliquer le PFS à un plateau sur trois appuis, calculer h = m − Nc + 6γ, mener une construction graphique de vitesses (composition, équiprojectivité, CIR), traiter l'arc-boutement par les cônes de frottement (L < h/2f), utiliser Huygens et les symétries pour les matrices d'inertie, et, en asservissement, passer d'un schéma-blocs aux fonctions de transfert, lire marges et pulsations sur Bode ou Black, identifier un second ordre (dépassement, temps de pic) et justifier le choix d'un correcteur au regard de chaque critère du cahier des charges.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
