

نموذج المباراة الوطنية المشتركة CNC 2024: علوم المهندس (Sciences Industrielles) - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: wadifa-info.com/نموذج-مباراة/3966
باختصار
هذا نموذج امتحان كتابي سابق لمباراة ولوج مدارس المهندسين (الأقسام التحضيرية) لدى وزارة التعليم العالي والبحث العلمي والابتكار - المباراة الوطنية المشتركة (2024)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF.
- الجهة المنظمة
- وزارة التعليم العالي والبحث العلمي والابتكار - المباراة الوطنية المشتركة
- الدرجة
- ولوج مدارس المهندسين (الأقسام التحضيرية)
- التخصص
- علوم المهندس - شعبة MP
- الدورة
- 2024
- عدد الصفحات
- 17
- لغة الأسئلة
- الفرنسية
- التصحيح
- غير متوفر بعد
صفحات النموذج (17)
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
CNC 2024 Filière : MP Sciences Industrielles
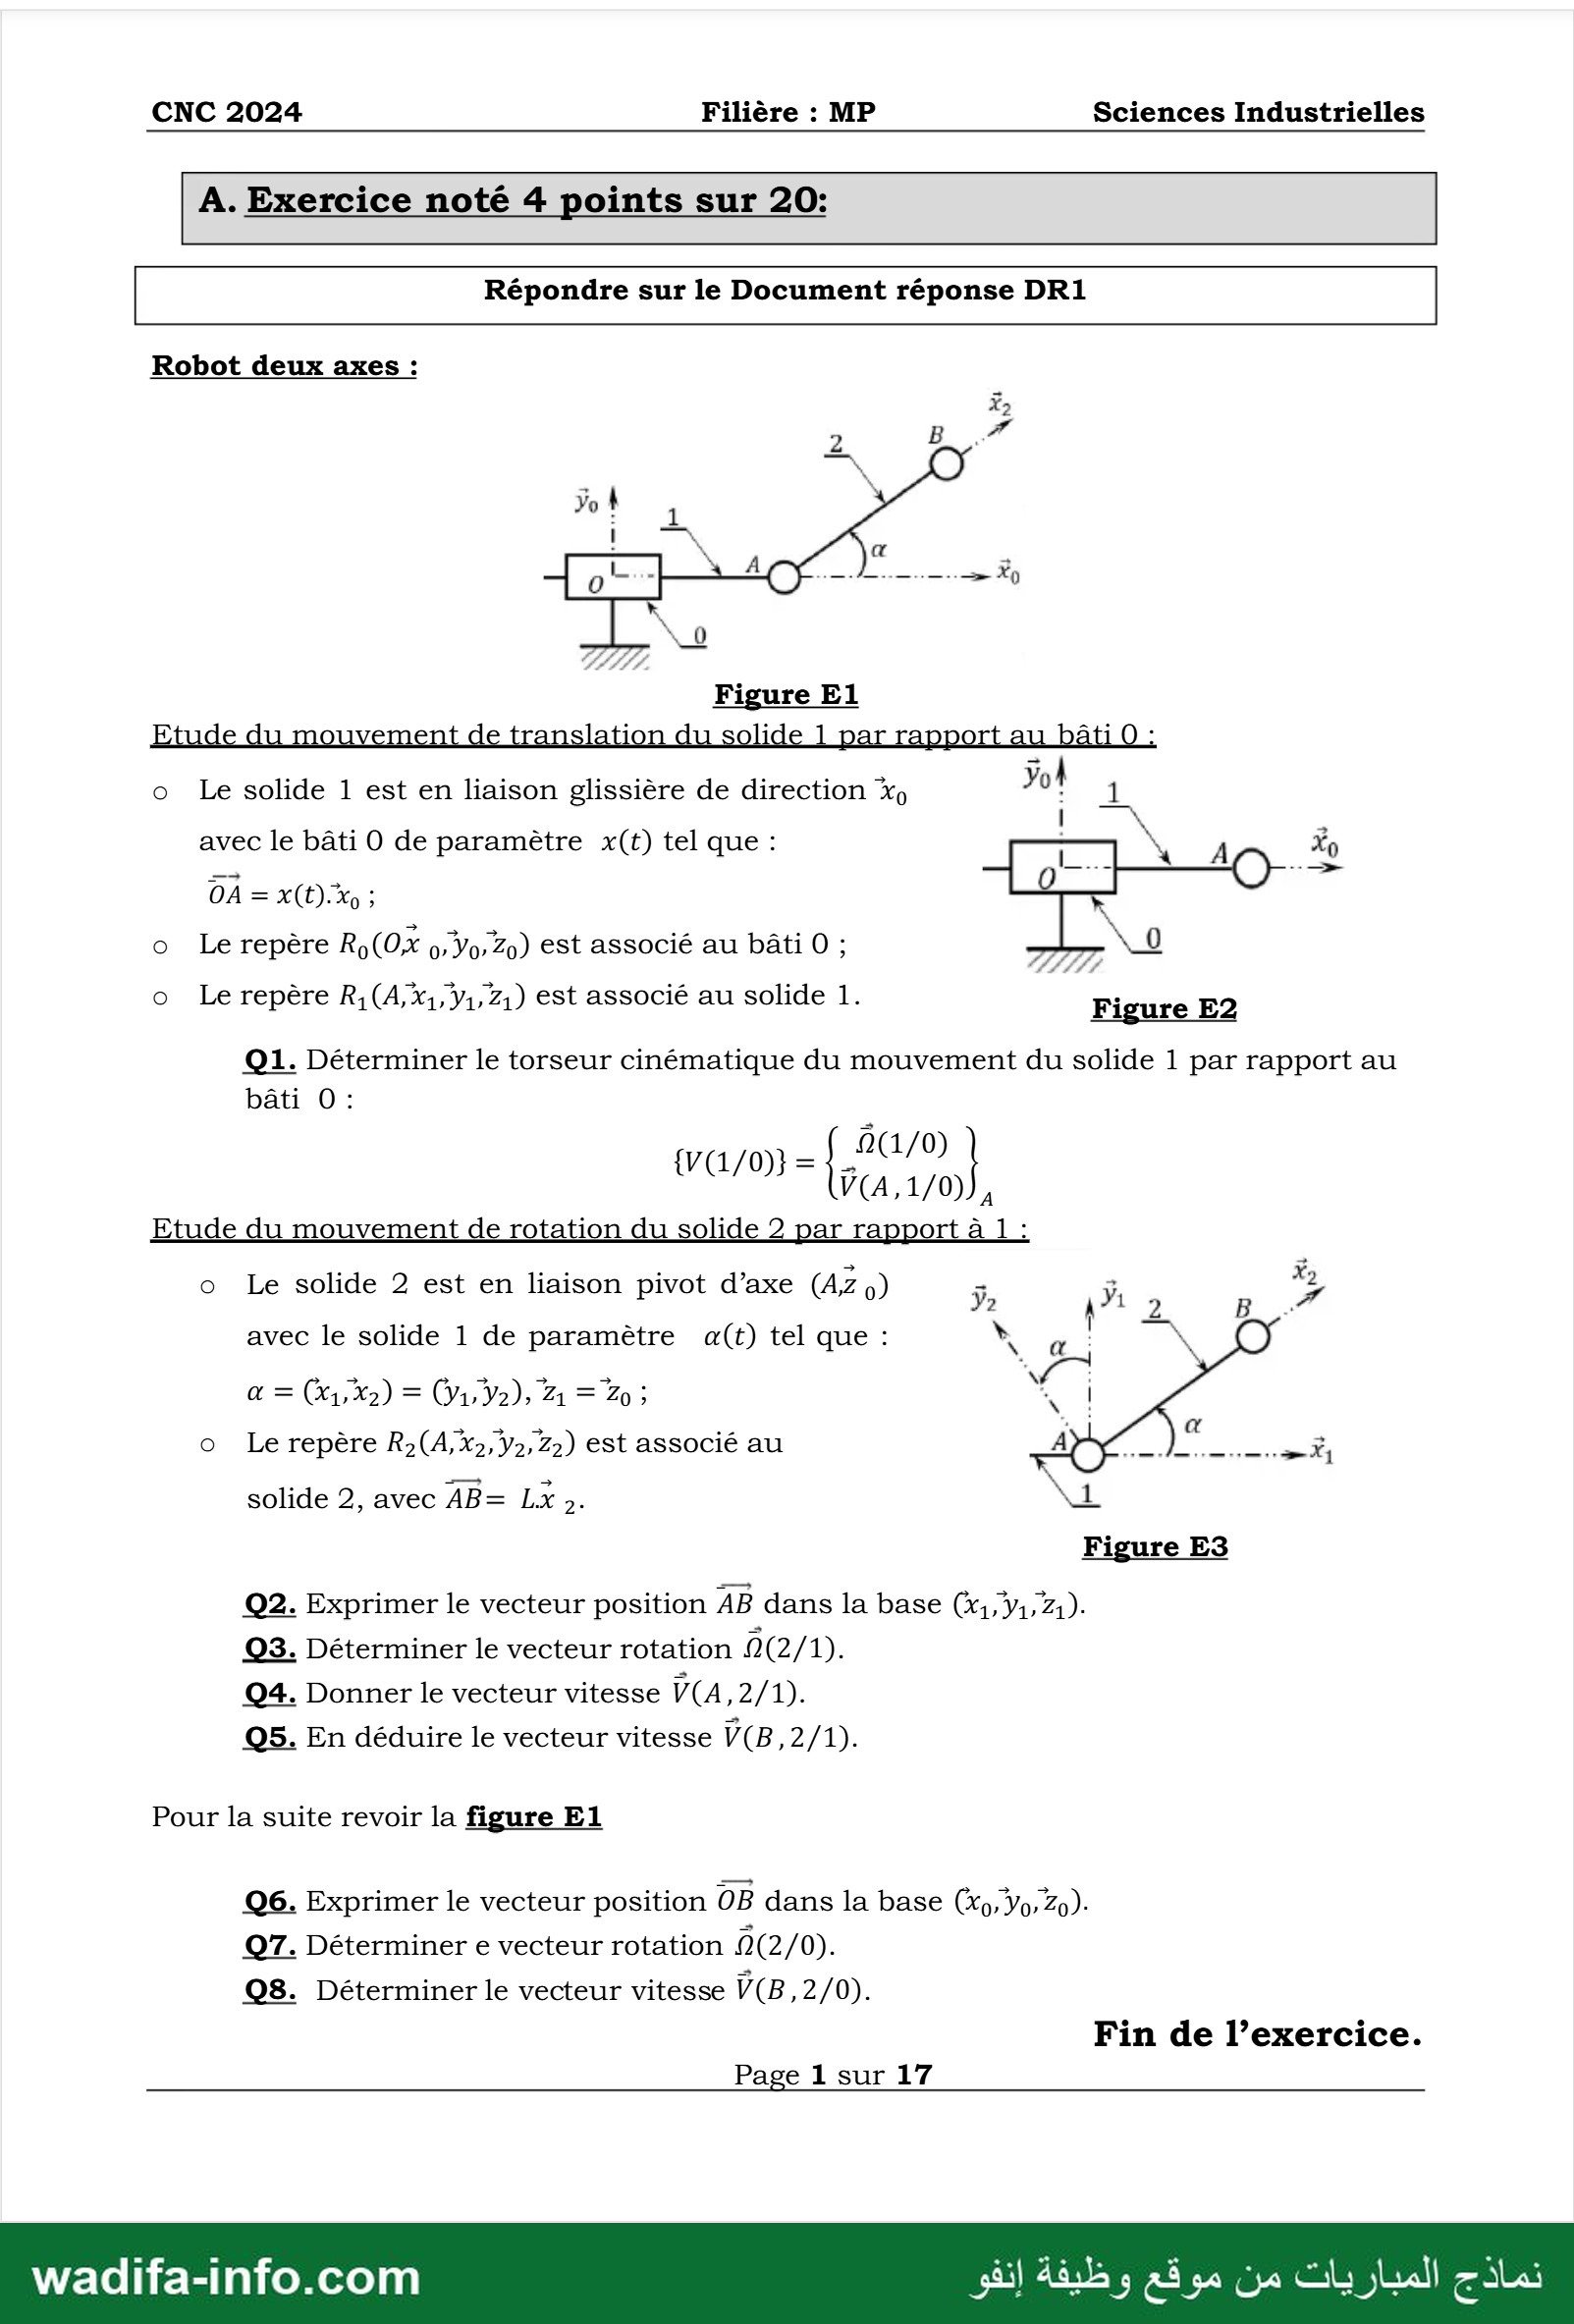
A. Exercice noté 4 points sur 20:
Répondre sur le Document réponse 1
Robot deux axes :
هك تاه SE
STE. \0
Figure 1
o Le solide 1 est en liaison glissière de direction x Yo | À
avec le bâti 0 de paramètre x(t) tel que : \, A e Xo
OA = XX : 0 3
o Le repère Ro(OX 0, Yo; 20) est associé au bâti O ; L 7 قن“
o Le repère R,(4,X%:, y1,z.) est associé au solide 1. Figure E2
Q1. Déterminer le torseur cinématique du mouvement du solide 1 par rapport au
bâti 0:
A(1/0
)7)1/0(( = م 1/0 |
V(A,1/0)),
Etude du mouvement de rotation du solide 2 par rapport à 1 :
| 0 : : . ِ ٍ 2
o Le solide 2 est en liaison pivot d’axe (م26) ÿ, À à À
avec le solide 1 de paramètre a(t) tel que : 3 a ع
© = G,x2) = (1,2), 21 = 20 ; LA
o Le repère R,(A,%x2, ÿ2, 22) est associé au A ا 7 M“
solide 2, avec AB= Lx .و L
Figure E3
Q2. Exprimer le vecteur position AB dans la base CV 2)
Q3. Déterminer le vecteur rotation (2/1).
Q4. Donner le vecteur vitesse V(A,2/1).
Q5. En déduire le vecteur vitesse V(B TL):
Pour la suite revoir la figure 1
Q6. Exprimer le vecteur position OB dans la base (os Yo 2):
Q7. Déterminer e vecteur rotation 9(2/0).
Q8. Déterminer le vecteur vitesse V(B,2/0).
Fin de l’exercice.
Page 1 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
Robot CAMP
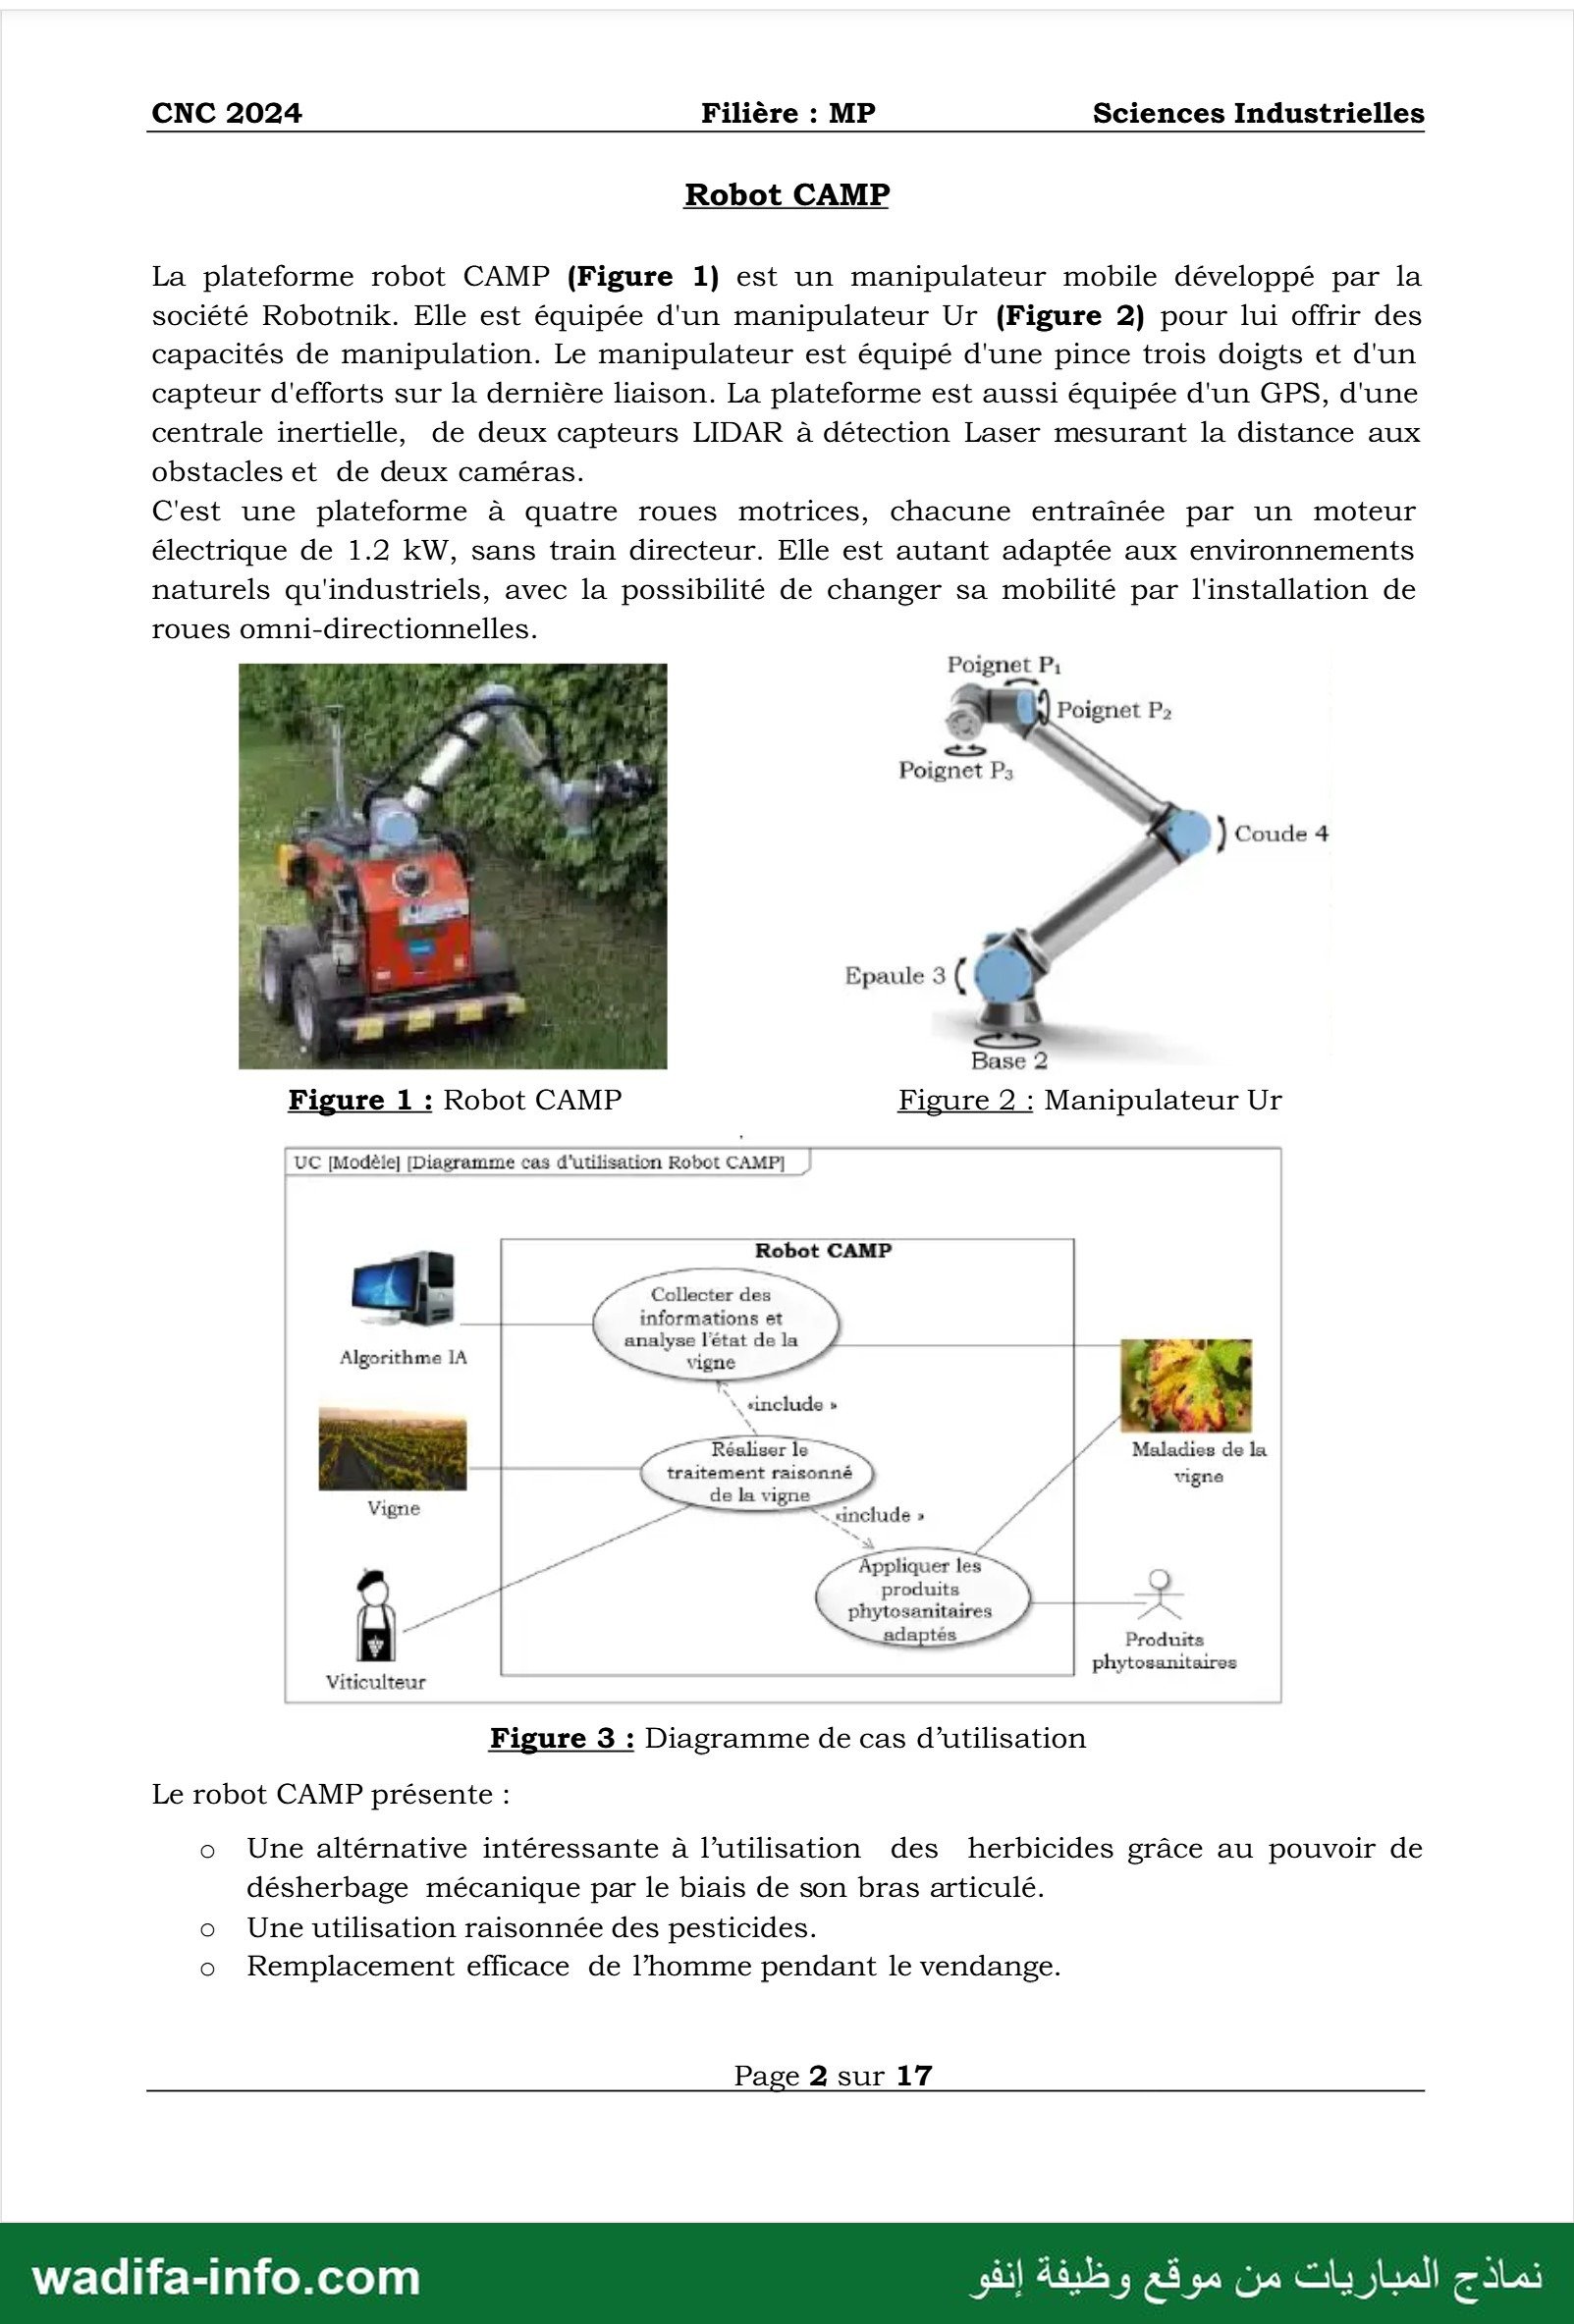
La plateforme robot CAMP (Figure 1) est un manipulateur mobile développé par la
société Robotnik. Elle est équipée d'un manipulateur Ur (Figure 2) pour lui offrir des
capacités de manipulation. Le manipulateur est équipé d'une pince trois doigts et d'un
capteur d'efforts sur la dernière liaison. La plateforme est aussi équipée d'un GPS, d'une
centrale inertielle, de deux capteurs LIDAR à détection Laser mesurant la distance aux
obstacles et de deux caméras.
C'est une plateforme à quatre roues motrices, chacune entraînée par un moteur
électrique de 1.2 KW, sans train directeur. Elle est autant adaptée aux environnements
naturels qu'industriels, avec la possibilité de changer sa mobilité par l'installation de
roues omni-directionnelles.
Poignet P:
À حك ; : | y زوج à:
7 te لح oignet P2
; N és
| LA né, LL" Poignet و
er S . . |) Coude 4
5 ا 7
ال = Epaule 3 (
| فقا »ىه
: Base 2
Figure 1 : Robot CAMP Figure 2 : Manipulateur Ur
| UC [Modèle] [Diagramme cas d'utilisation Robot CAMP] |
"م Robot CAMP
eg فيا دول 2500 م
analyse l'état de la #
Algorithme 1A vigne -
لتحي pe de” و | Maladies de la
Vigne EE ie - «include » De d
ee phytosanitaires PS
à adaptés Produits
phytosanitaires
Viticulteur
Figure 3 : Diagramme de cas d'utilisation
Le robot CAMP présente :
o Une altérnative intéressante à l’utilisation des herbicides grâce au pouvoir de
désherbage mécanique par le biais de son bras articulé.
o Une utilisation raisonnée des pesticides.
o Remplacement efficace de l’homme pendant le vendange.
Page 2 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
L'ensemble des informations et données collectées par les differents capteurs implantés
sur la plate forme sont communiquées via Wi-Fi, aux unités de traitement et de
commande sur la base d’une analyse utilisant les algorithmes de l’inttelligence artificielle
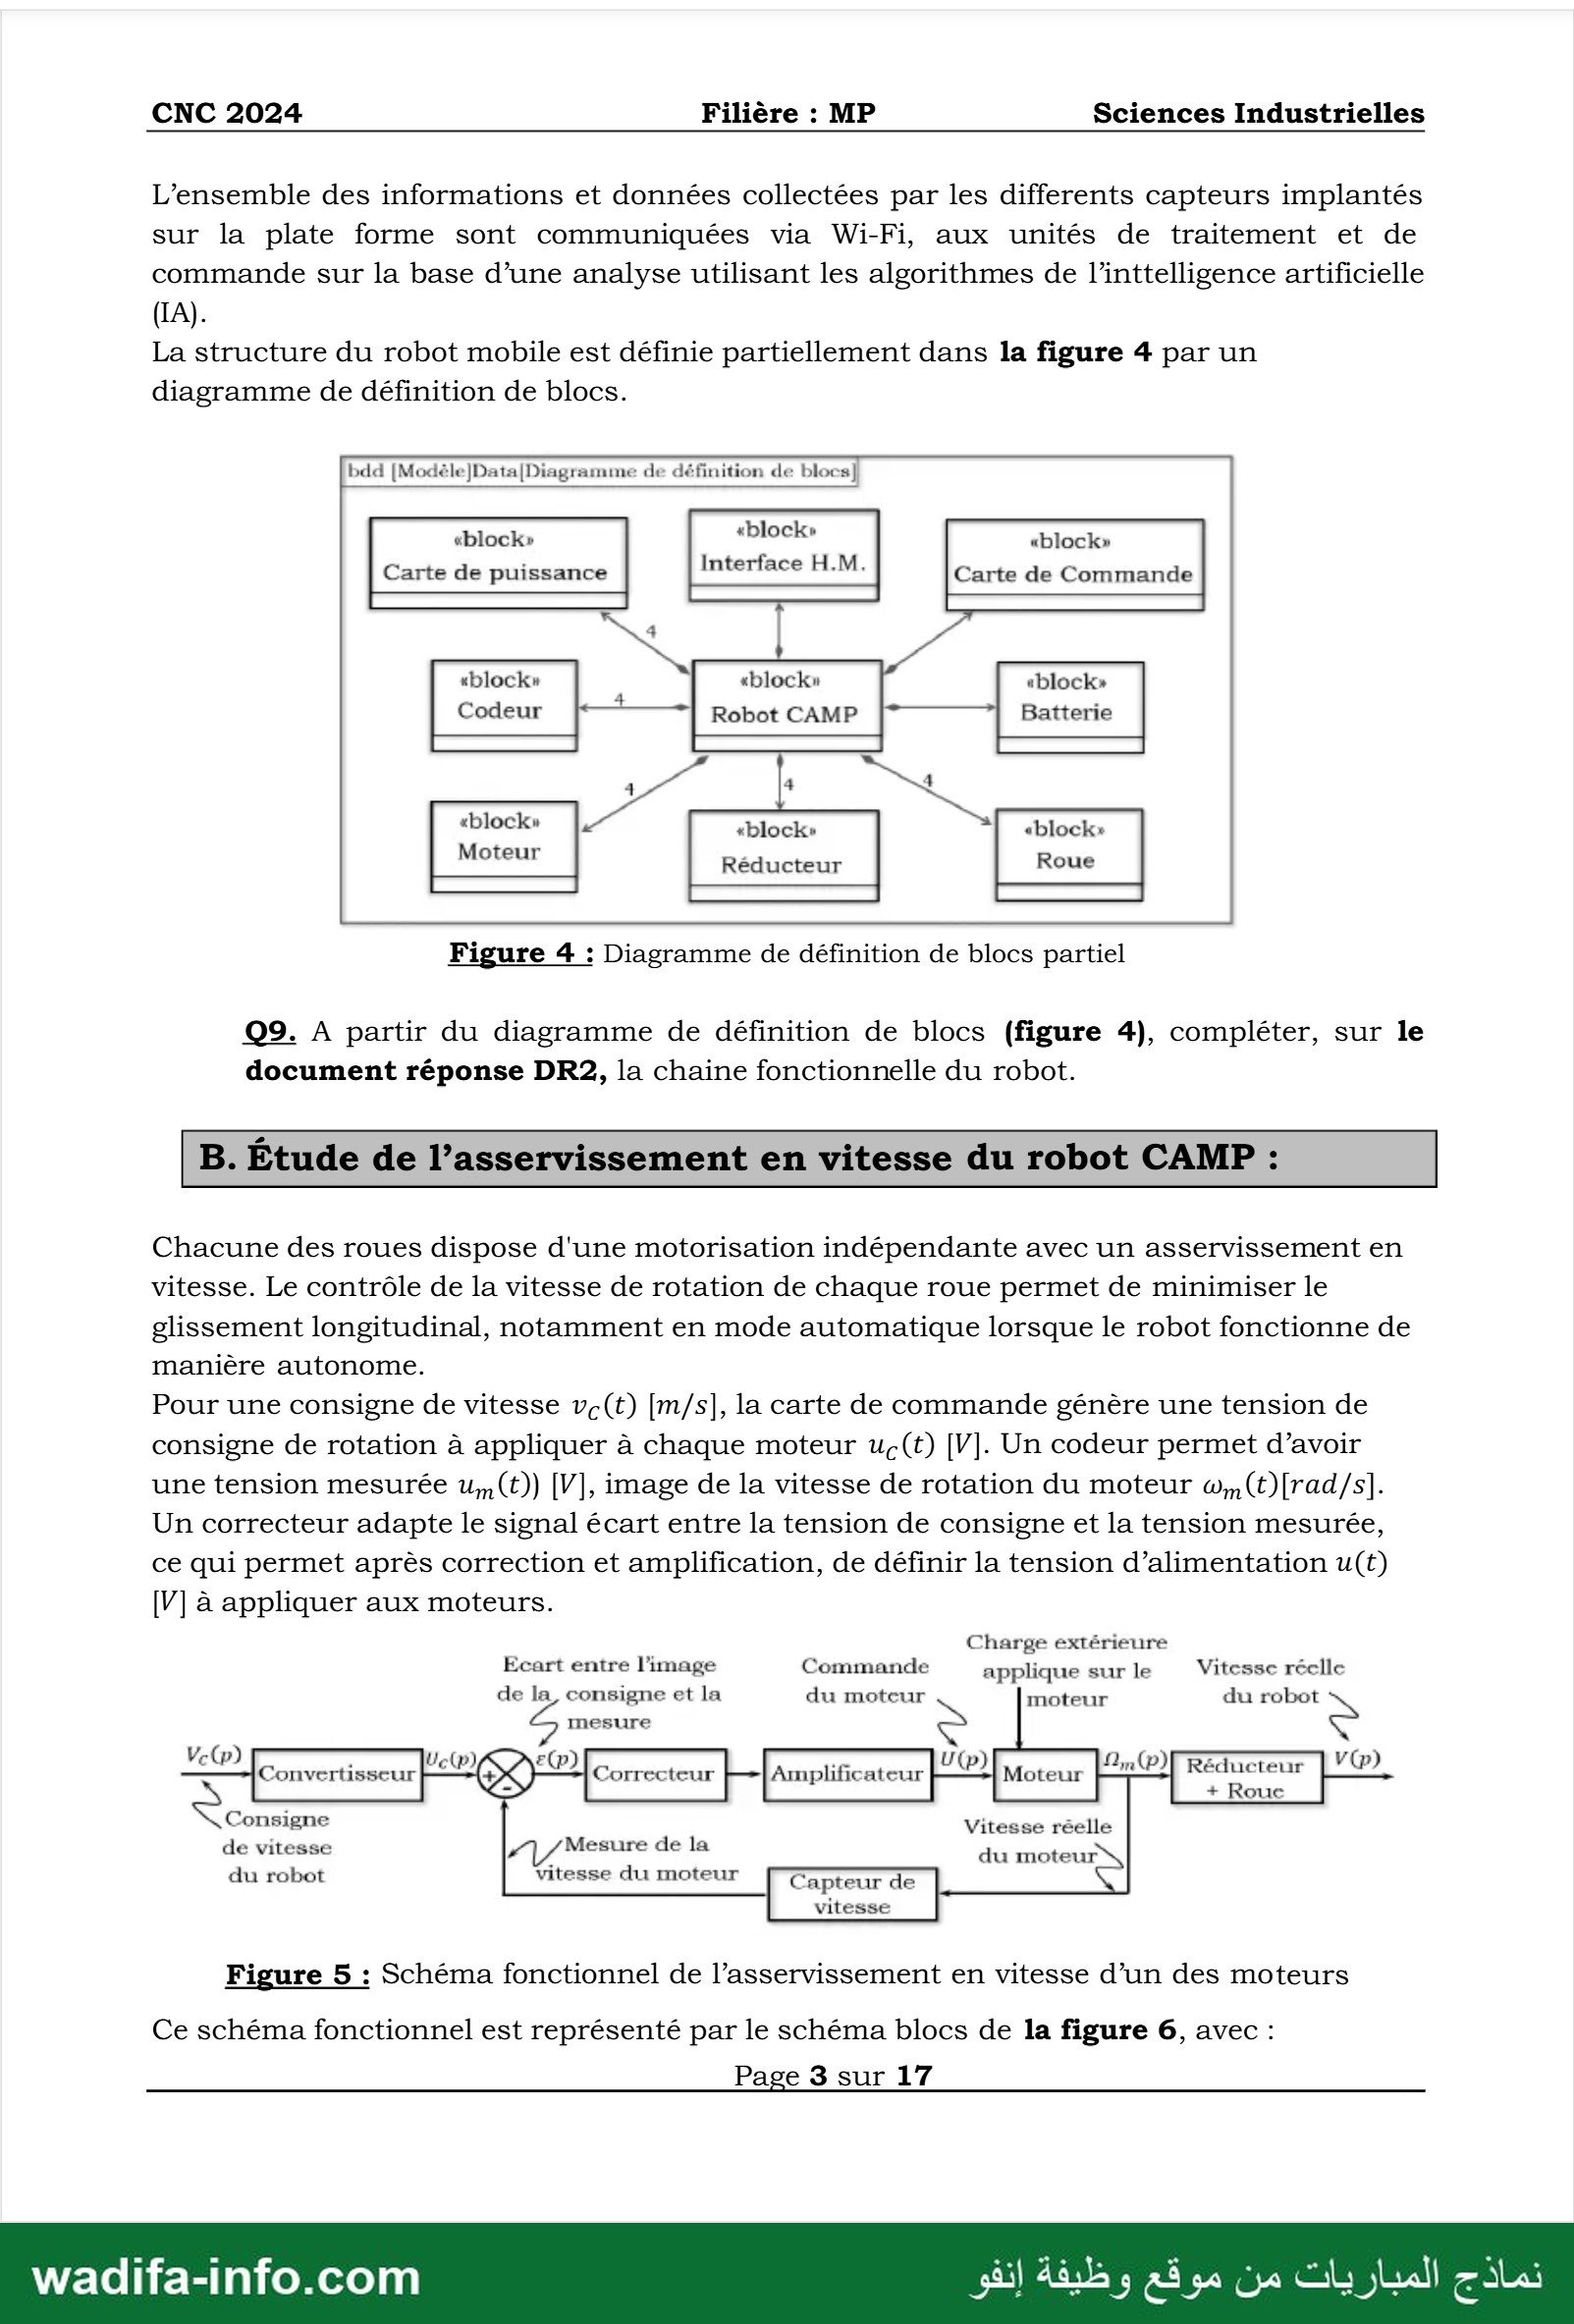
La structure du robot mobile est définie partiellement dans la figure 4 par un
diagramme de définition de blocs.
bdd [Modèle]Data[Diagramme de définition de blocs]
«block» “block «block»
Carte de puissance Interface H.M. Carte de Commande
ne الصصص ص ص وتسيب
«block» | “blocks «block»
Codeur . Robot CAMP Batterie
nn, pe) اس ص
“blocks Hiocie
PARENT Réducteur Roue
الل بلبٍطٍط”ب7ط([[ح ل
Figure 4 : Diagramme de définition de blocs partiel
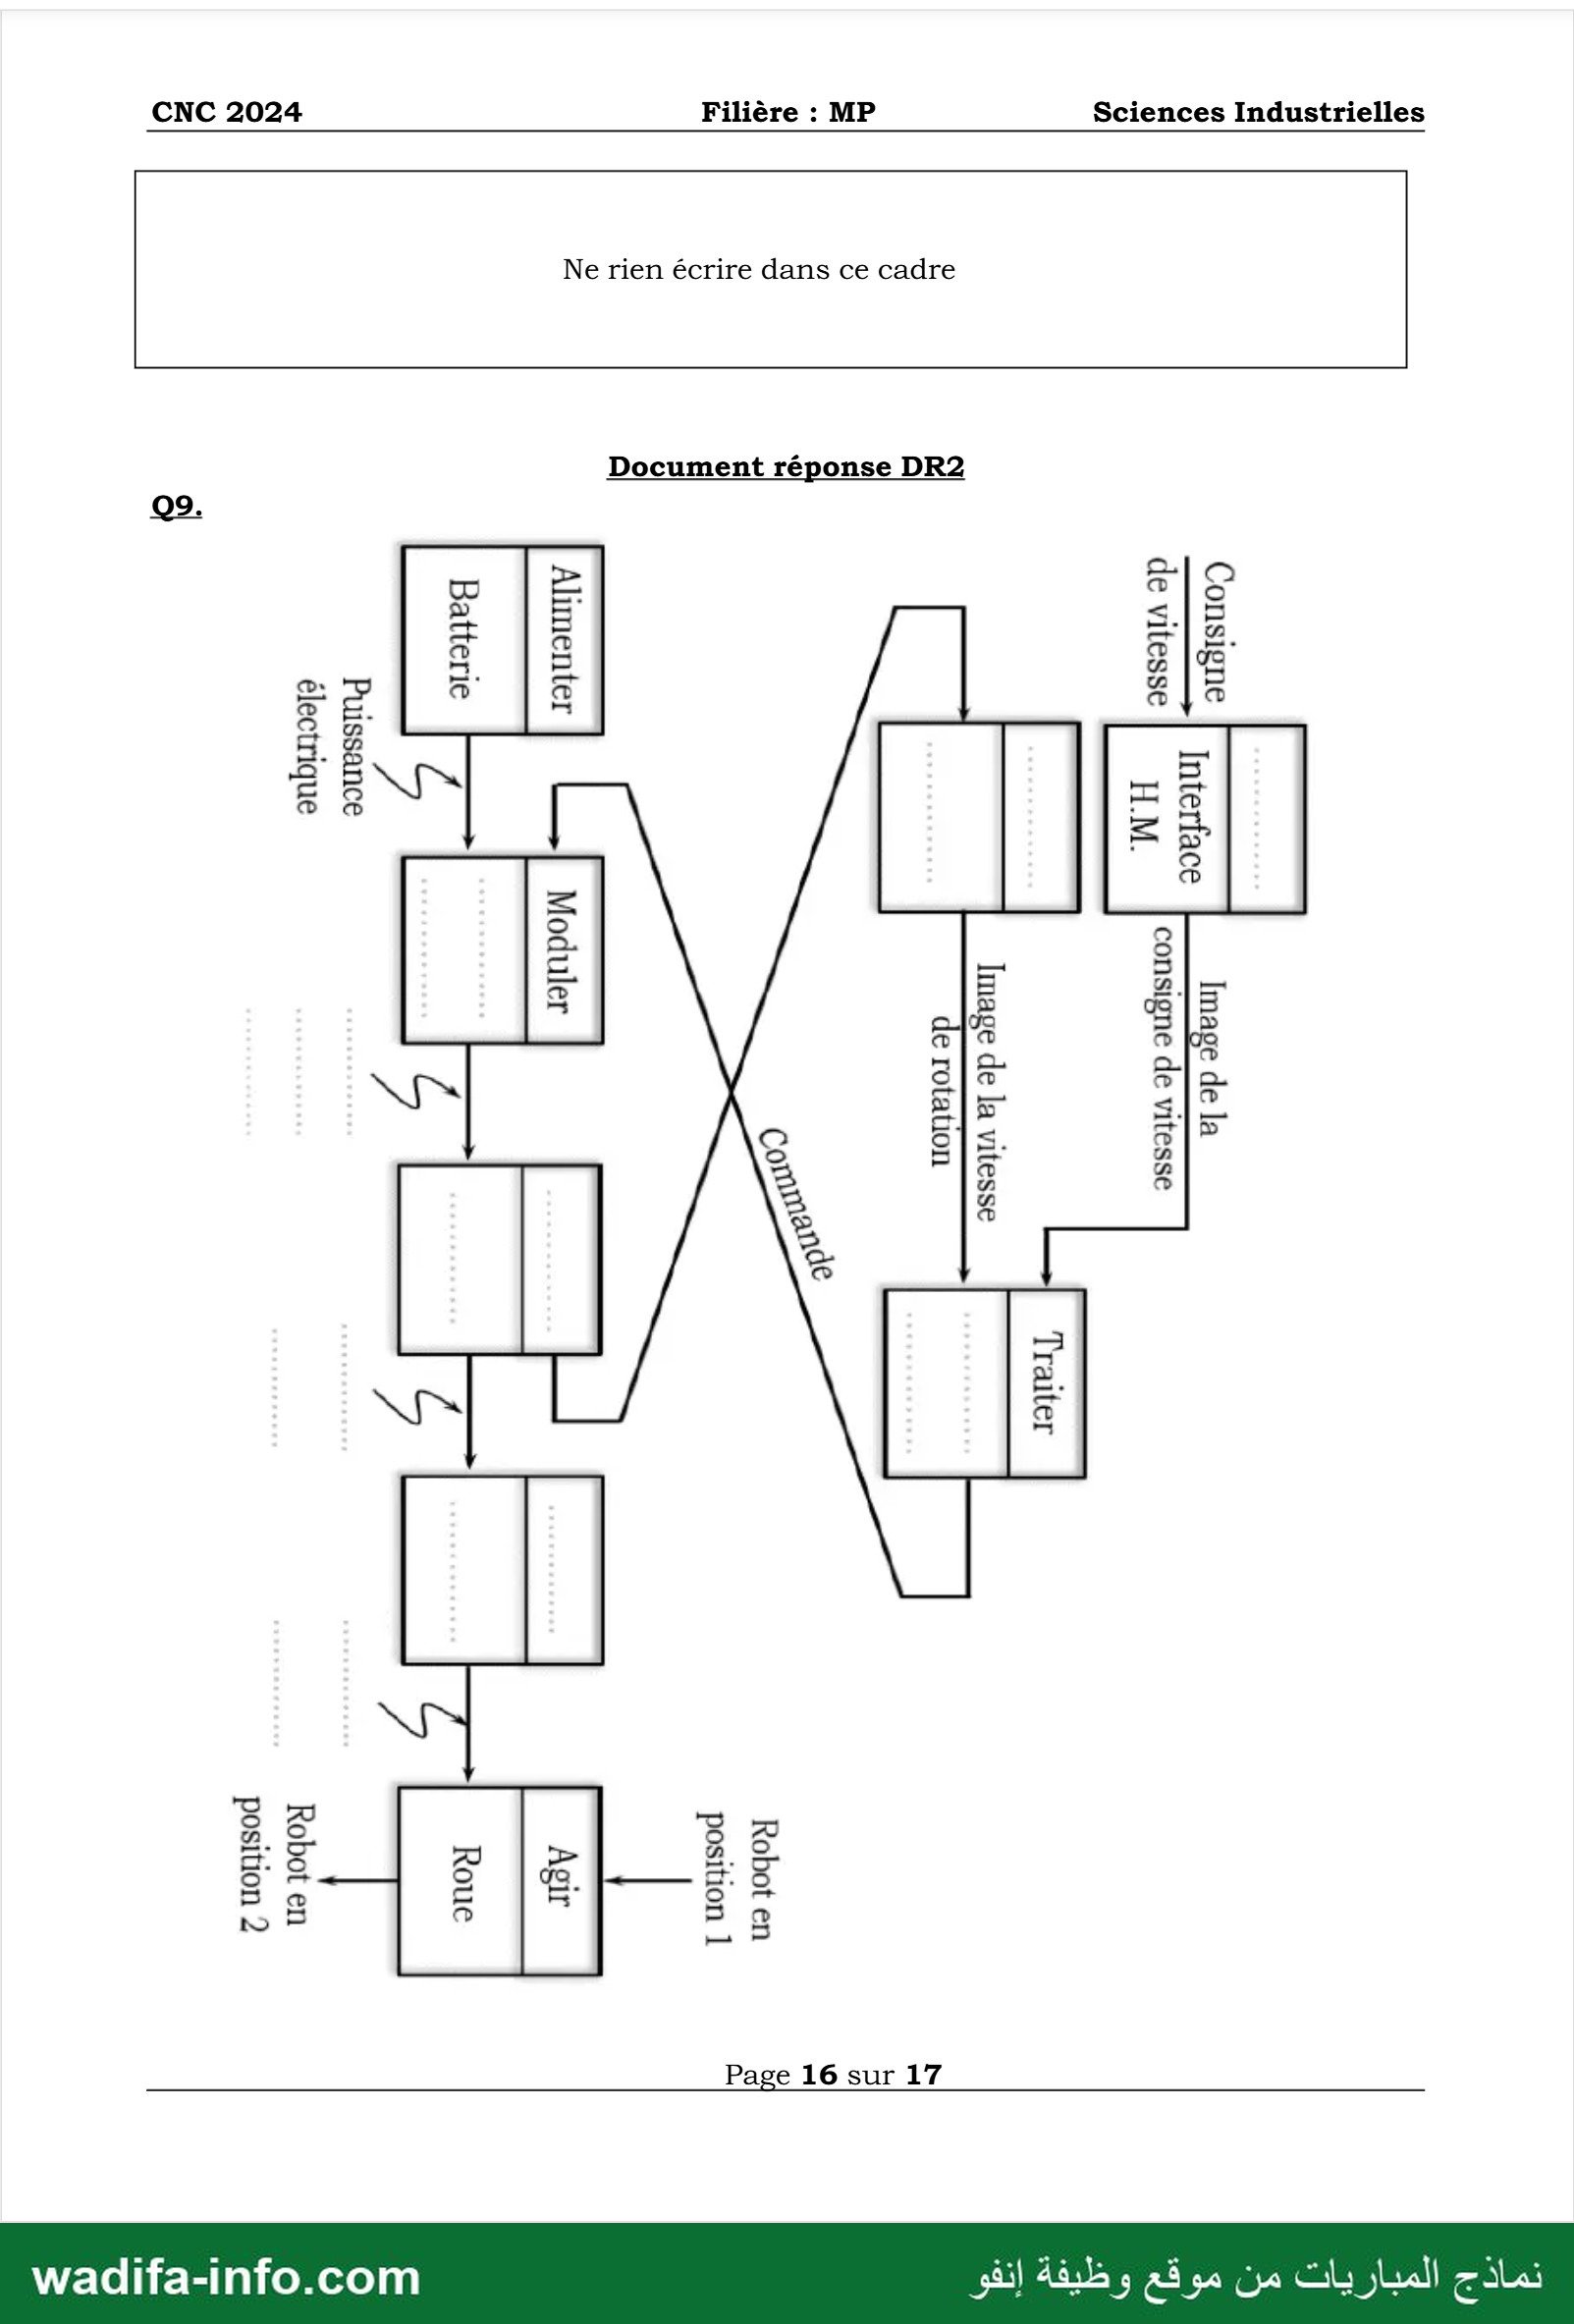
Q9. À partir du diagramme de définition de blocs (figure 4), compléter, sur le
document réponse DR2, la chaine fonctionnelle du robot.
B. Etude de l’asservissement en vitesse du robot CAMP :
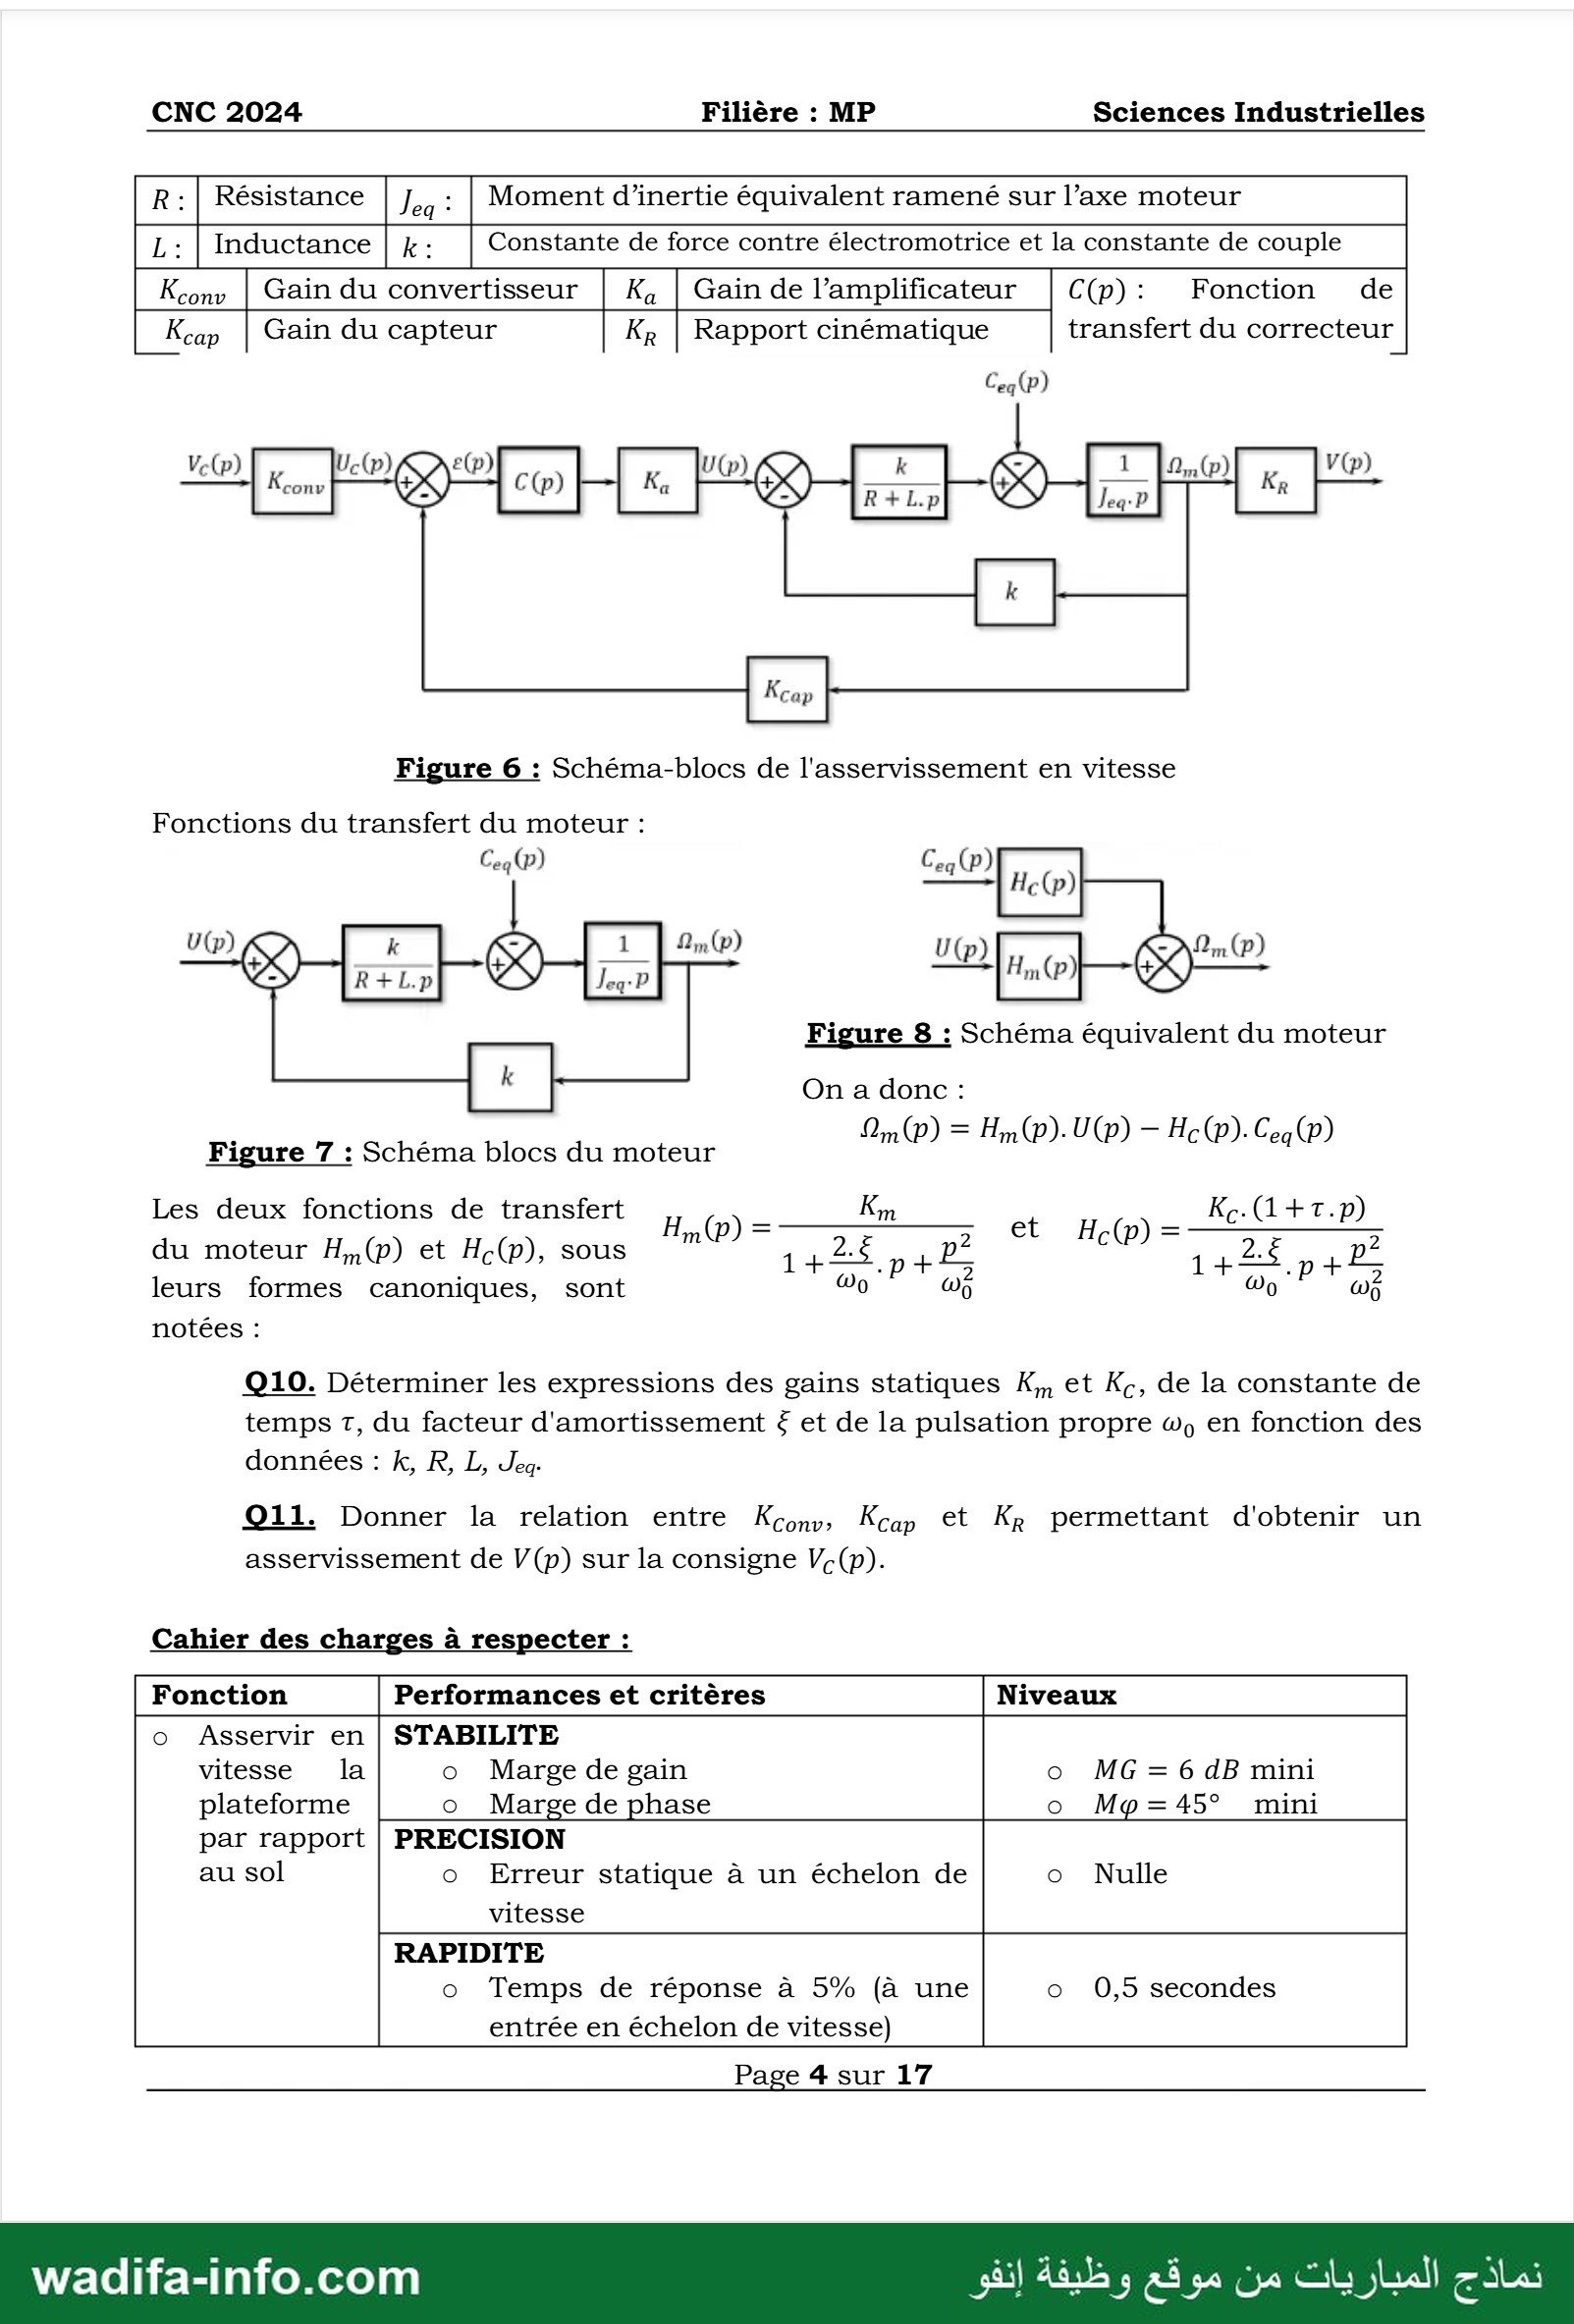
Chacune des roues dispose d'une motorisation indépendante avec un asservissement en
vitesse. Le contrôle de la vitesse de rotation de chaque roue permet de minimiser le
glissement longitudinal, notamment en mode automatique lorsque le robot fonctionne de
manière autonome.
Pour une consigne de vitesse v.(t) [m/s], la carte de commande génère une tension de
consigne de rotation à appliquer à chaque moteur u,(t) [V]. Un codeur permet d’avoir
une tension mesurée u(t)) [V], image de la vitesse de rotation du moteur w,,(t)[rad/s].
Un correcteur adapte le signal écart entre la tension de consigne et la tension mesurée,
ce qui permet après correction et amplification, de définir la tension d’alimentation u(t)
[V] à appliquer aux moteurs.
Charge extérieure
Ecart entre l'image Commande applique sur le Vitesse réclle
de la, consigne et la du moteur moteur du robot
5 mesure NS 5
Vc(p) 7 UK er
| م ren فز =
S + Rouc
Consigne Vitesse réelle
de vitesse لاص de la du moteur
du robot vitesse du moteur Capteur de
vitesse
Figure 5 : Schéma fonctionnel de l’asservissement en vitesse d’un des moteurs
Ce schéma fonctionnel est représenté par le schéma blocs de la figure 6, avec :
Page 3 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
|R:| Résistance | دو | Moment d'inertie équivalent ramené sur l’axe moteur
Constante de force contre électromotrice et la constante de couple
Gain de l’amplificateur | C(p): Fonction de
Keap | Gain du capteur ما | Rapport cinématique transfert du correcteur
Ceq()
V:(p) Up) K AE) 00 3آؤ U(p) / k 2 _1 A, (p) EI V(p)
Kconv es CG) Ka رك R+L.p ps) Le-P Kk
Figure 6 : Schéma-blocs de l'asservissement en vitesse
Fonctions du transfert du moteur :
Ceg@) Cea(P)
Up) K2 k D 1 | 2»(p) U(p) On (P)
x) R+L.p ex) LP َ x
Figure 8 : Schéma équivalent du moteur
On a donc :
On) = Hn®).UO) — H).Ce4)
Figure 7 : Schéma blocs du moteur 7 © 8 4
Les deux fonctions de transfert K K-.(1+7t.p)
ممهع-< رن مر € He ——
du moteur H,,(p) et H.(p), sous 14 2€ 4 0 ا 2 :ع p°
leurs formes canoniques, sont نه 007 25 ون
notées :
Q10. Déterminer les expressions des gains statiques K,, et Ke, de la constante de
temps 7, du facteur d'amortissement & et de la pulsation propre وه en fonction des
données : Kk, R, ول مآ
011. Donner la relation entre .مع Kcap €t KR permettant d'obtenir un
asservissement de V(p) sur la consigne V.(p).
Cahier des charges à respecter :
o Asservir en | STABILITE
vitesse la o Marge de gain o MG=6 dB mini
plateforme o Marge de phase o Mp=45 mini
par rapport | PRECISION
au sol o Erreur statique à un échelon de o Nulle
vitesse
RAPIDITE
o Temps de réponse à 5% {à une o 0,5 secondes
entrée en échelon de vitesse)
Page 4 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
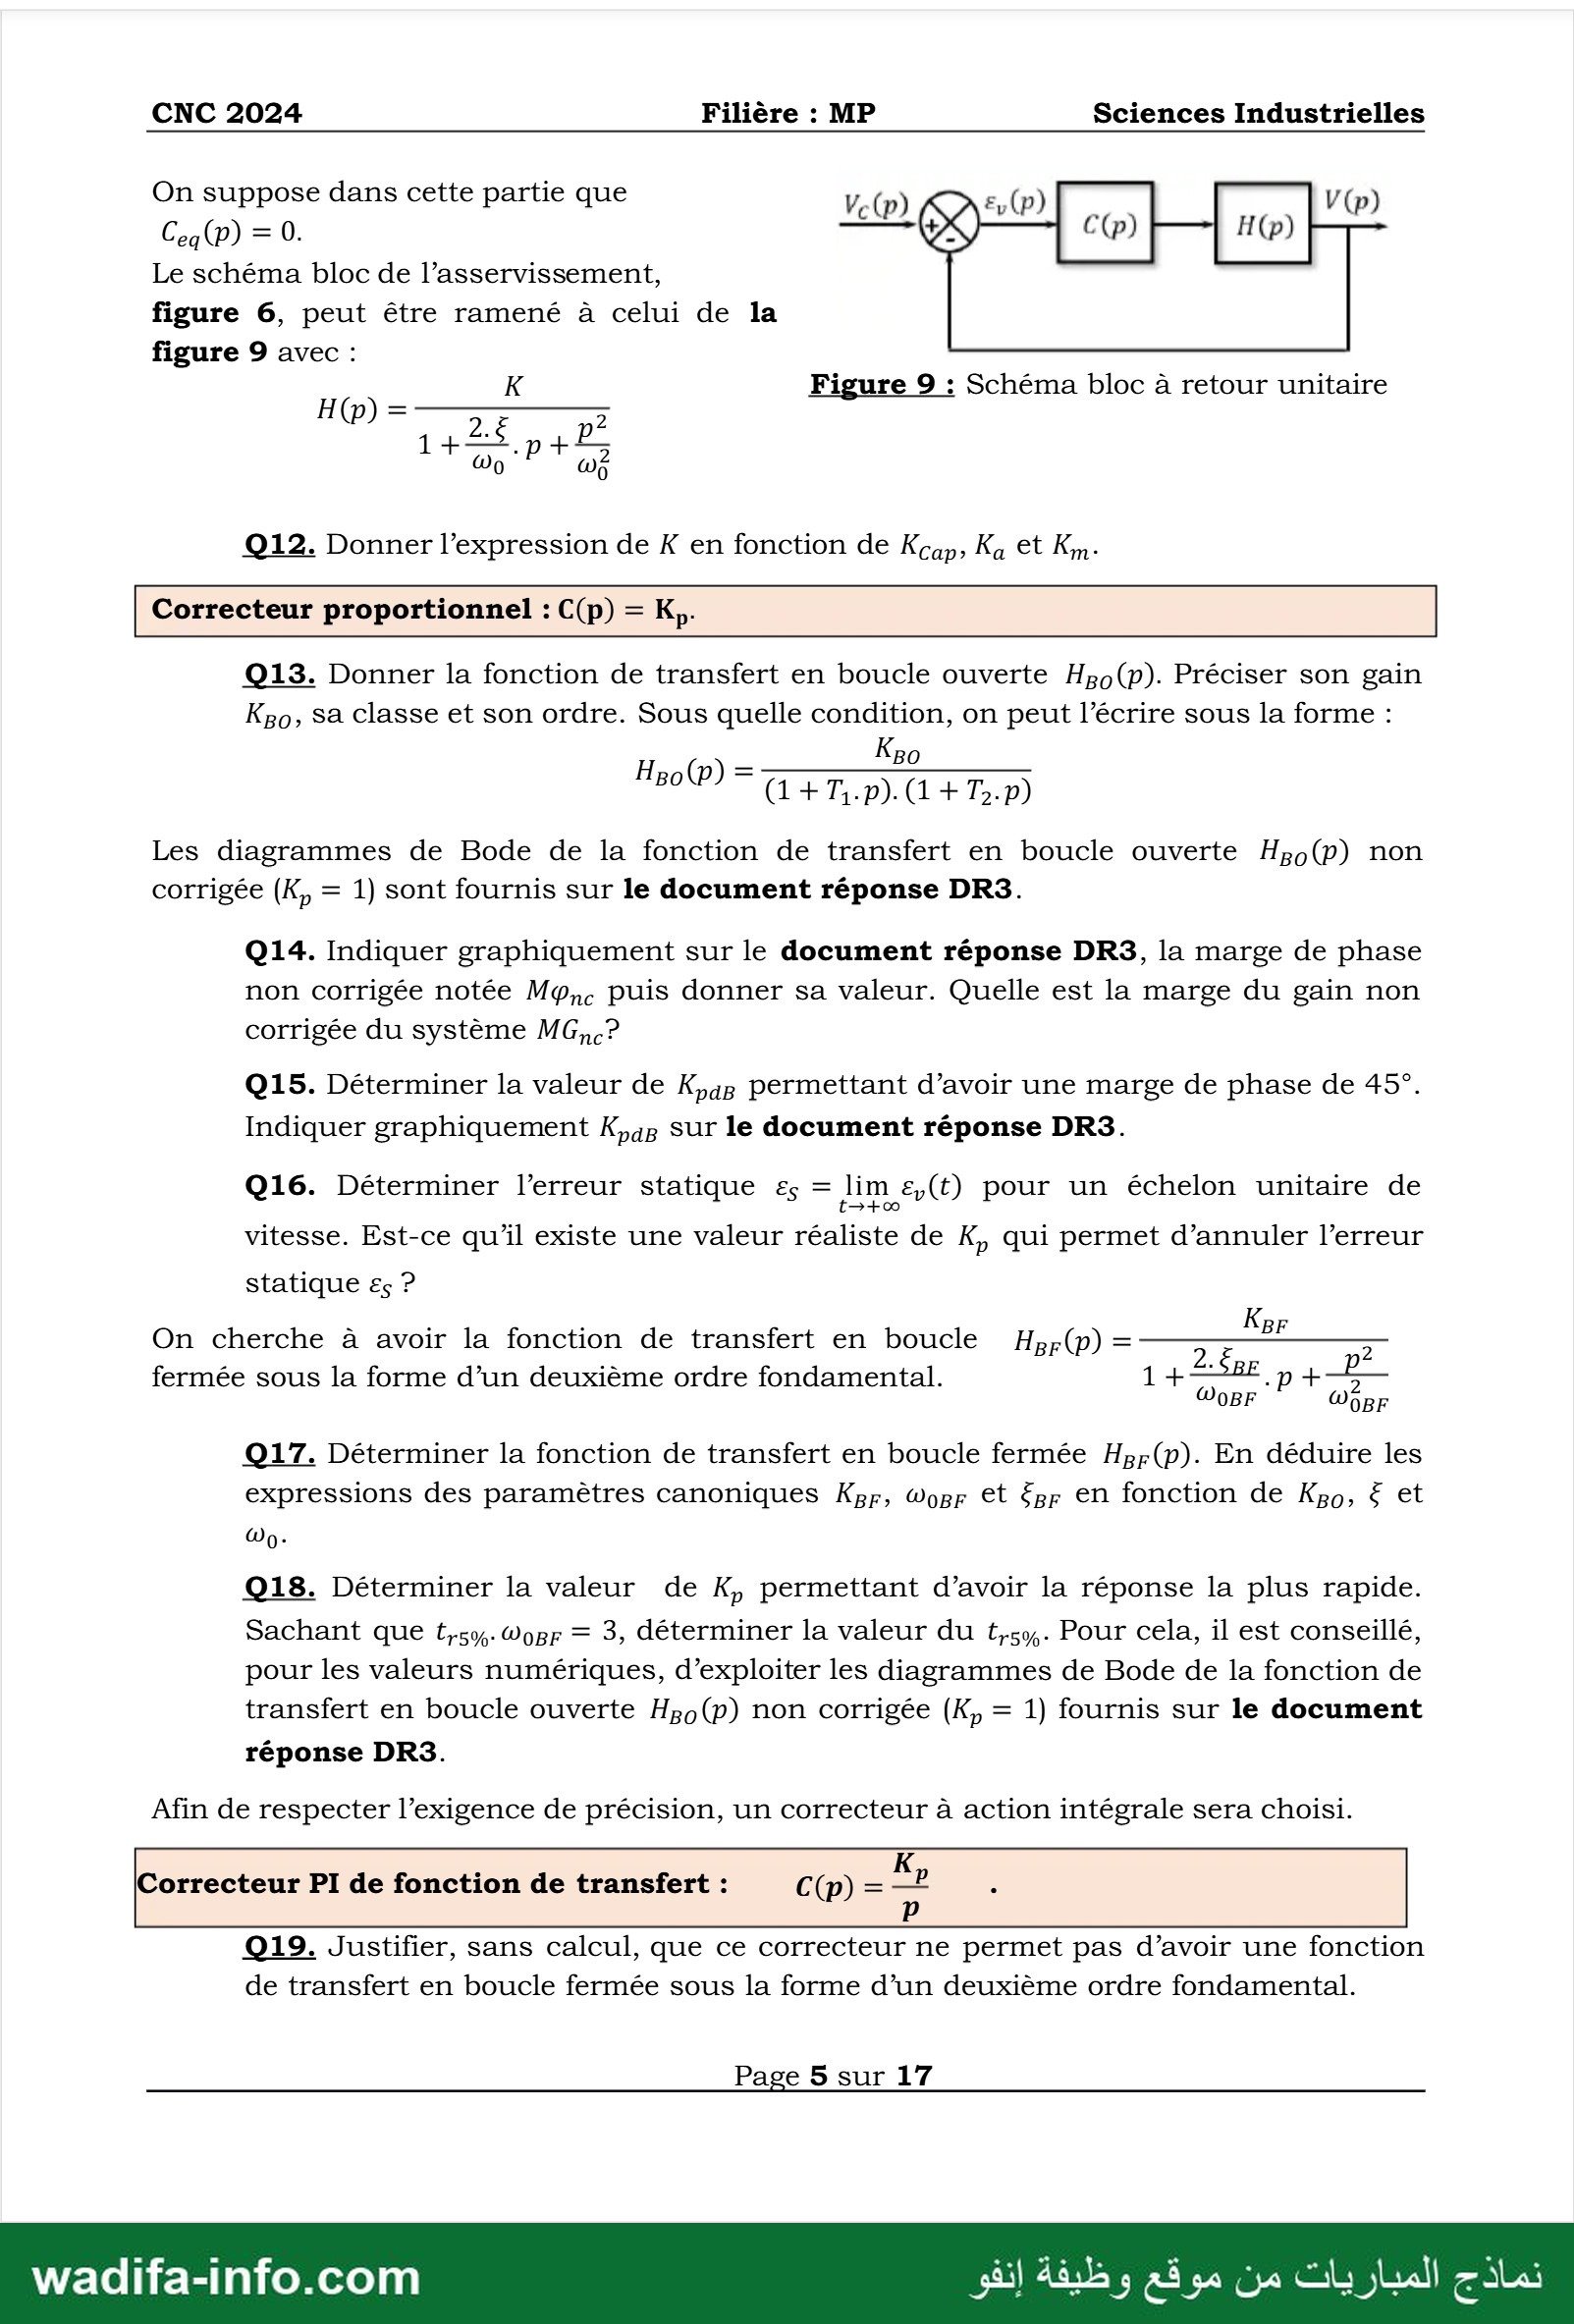
On suppose dans cette partie que ep) KDE) | V(p)
Ceg(P) = 0. x CG) H(p)
Le schéma bloc de l’asservissement,
figure 6, peut être ramené à celui de la
figure 9 avec :
0: K Figure 9 : Schéma bloc à retour unitaire
wo P wÈ
012. Donner l'expression de K en fonction de رما Ka et Km-
Correcteur proportionnel : C(p) = ما
Q13. Donner la fonction de transfert en boucle ouverte H,,(p). Préciser son gain
K30, Sa classe et son ordre. Sous quelle condition, on peut l'écrire sous la forme :
Hzo(p) =
89 )1+71.20(.)1+77.0(
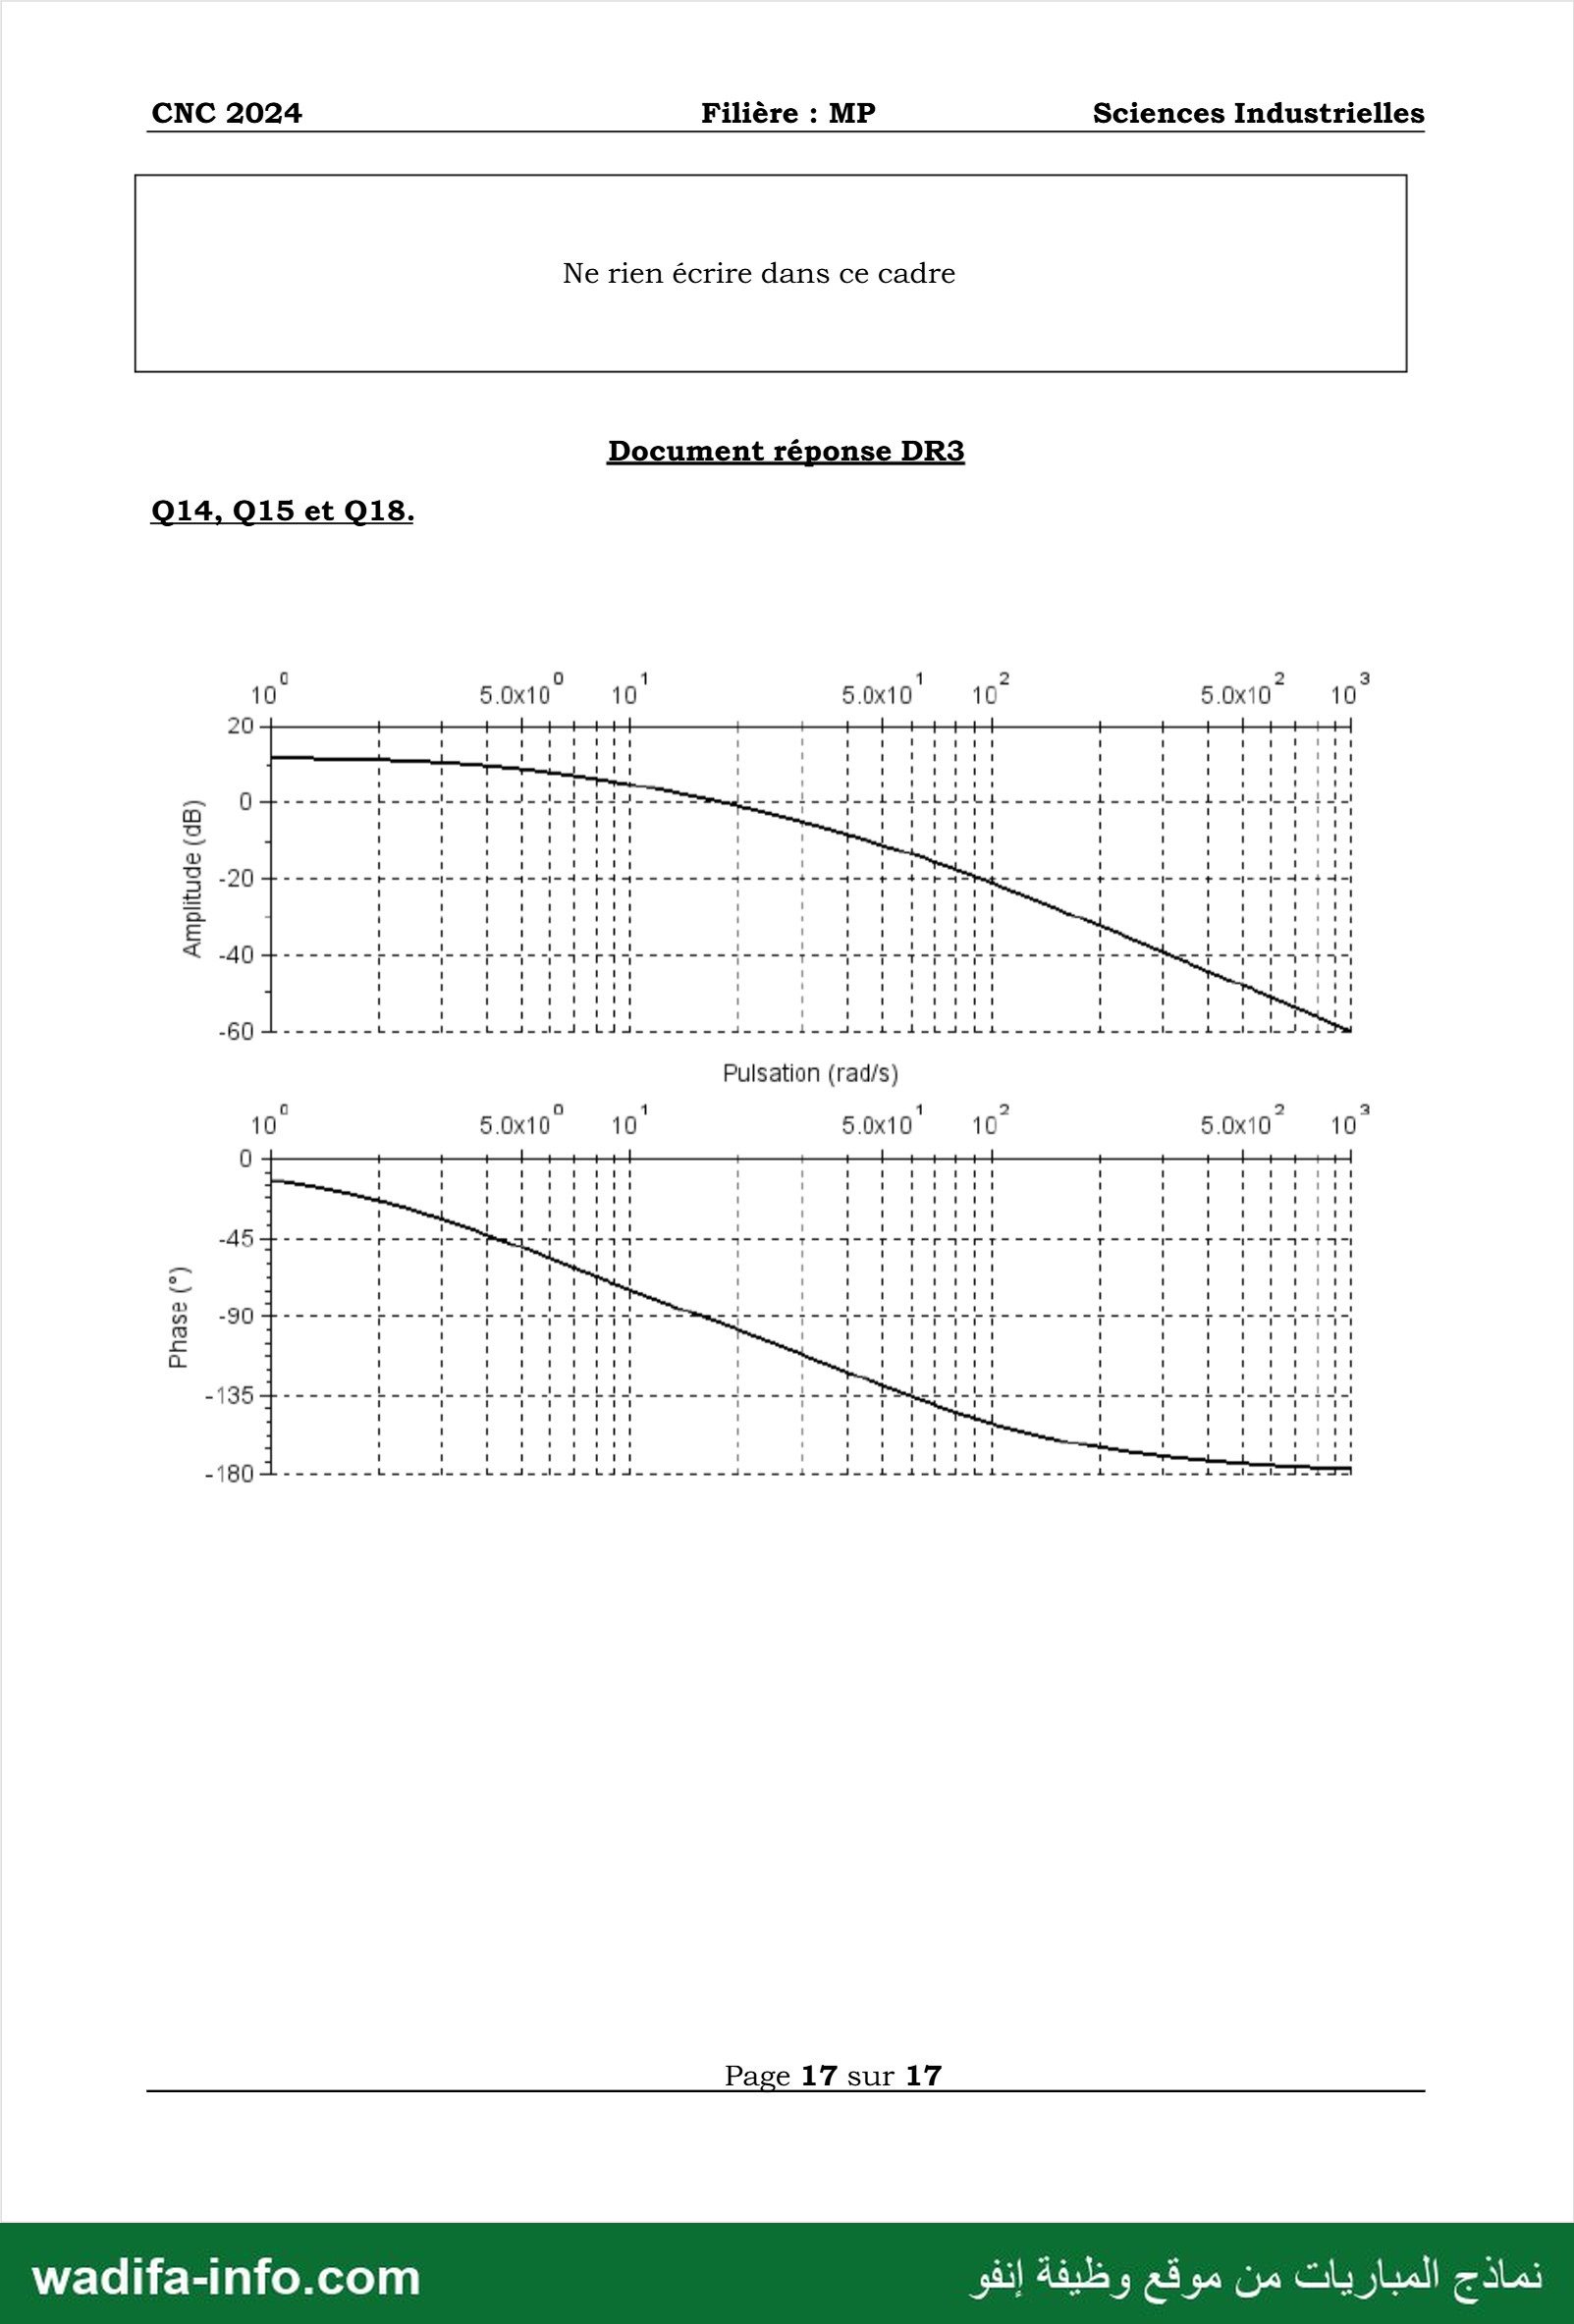
Les diagrammes de Bode de la fonction de transfert en boucle ouverte H,,(p) non
corrigée (K, = 1) sont fournis sur le document réponse DR3.
Q14. Indiquer graphiquement sur le document réponse DR3, la marge de phase
non corrigée notée Mp,. puis donner sa valeur. Quelle est la marge du gain non
corrigée du système 167
Q15. Déterminer la valeur de K,48 permettant d’avoir une marge de phase de 45°.
Indiquer graphiquement ووم sur le document réponse DR3.
Q16. Déterminer l'erreur statique £&s = Jim £ÿ(t) pour un échelon unitaire de
vitesse. Est-ce qu'il existe une valeur réaliste de ا qui permet d’annuler l'erreur
statique & ?
On cherche à avoir la fonction de transfert en boucle H,;(p) = ببس ا #7
fermée sous la forme d’un deuxième ordre fondamental. 1 + ع DT —£
0007 م0
9017. Déterminer la fonction de transfert en boucle fermée .(00)مم71 En déduire les
expressions des paramètres canoniques ,موا Wopr et &r en fonction de مما & et
Q18. Déterminer la valeur de K, permettant d’avoir la réponse la plus rapide.
Sachant que t,5%. or = 3, déterminer la valeur du t,5,. Pour cela, il est conseillé,
pour les valeurs numériques, d'exploiter les diagrammes de Bode de la fonction de
transfert en boucle ouverte H,,(p) non corrigée (K, = 1) fournis sur le document
réponse DR3.
Afin de respecter l’exigence de précision, un correcteur à action intégrale sera choisi.
Correcteur PI de fonction de transfert : C(p) = — -
019. Justifier, sans calcul, que ce correcteur ne permet pas d’avoir une fonction
de transfert en boucle fermée sous la forme d’un deuxième ordre fondamental.
Page 5 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
Correcteur PI de fonction de transfert : C(p) = KT. -
Q20. Rappeler l'effet de ce correcteur P.I sur la précision et la stabilité du système.
On choisit 7 de façon à compenser le "mode le plus lent”. Hoc(D) = 20.K;
La fonction de transfert en boucle ouverte corrigée devient : 800437 5. (1+0,02.p)
Q21. Déterminer, analytiquement, la valeur K; pour régler la marge de phase
M®c — 45°,
Cette valeur de K; permet de satisfaire le critère de rapidité.
Q22. Conclure, sans calcul, quant à l'influence d’un couple perturbateur constant
sur la stabilité et la précision du système.
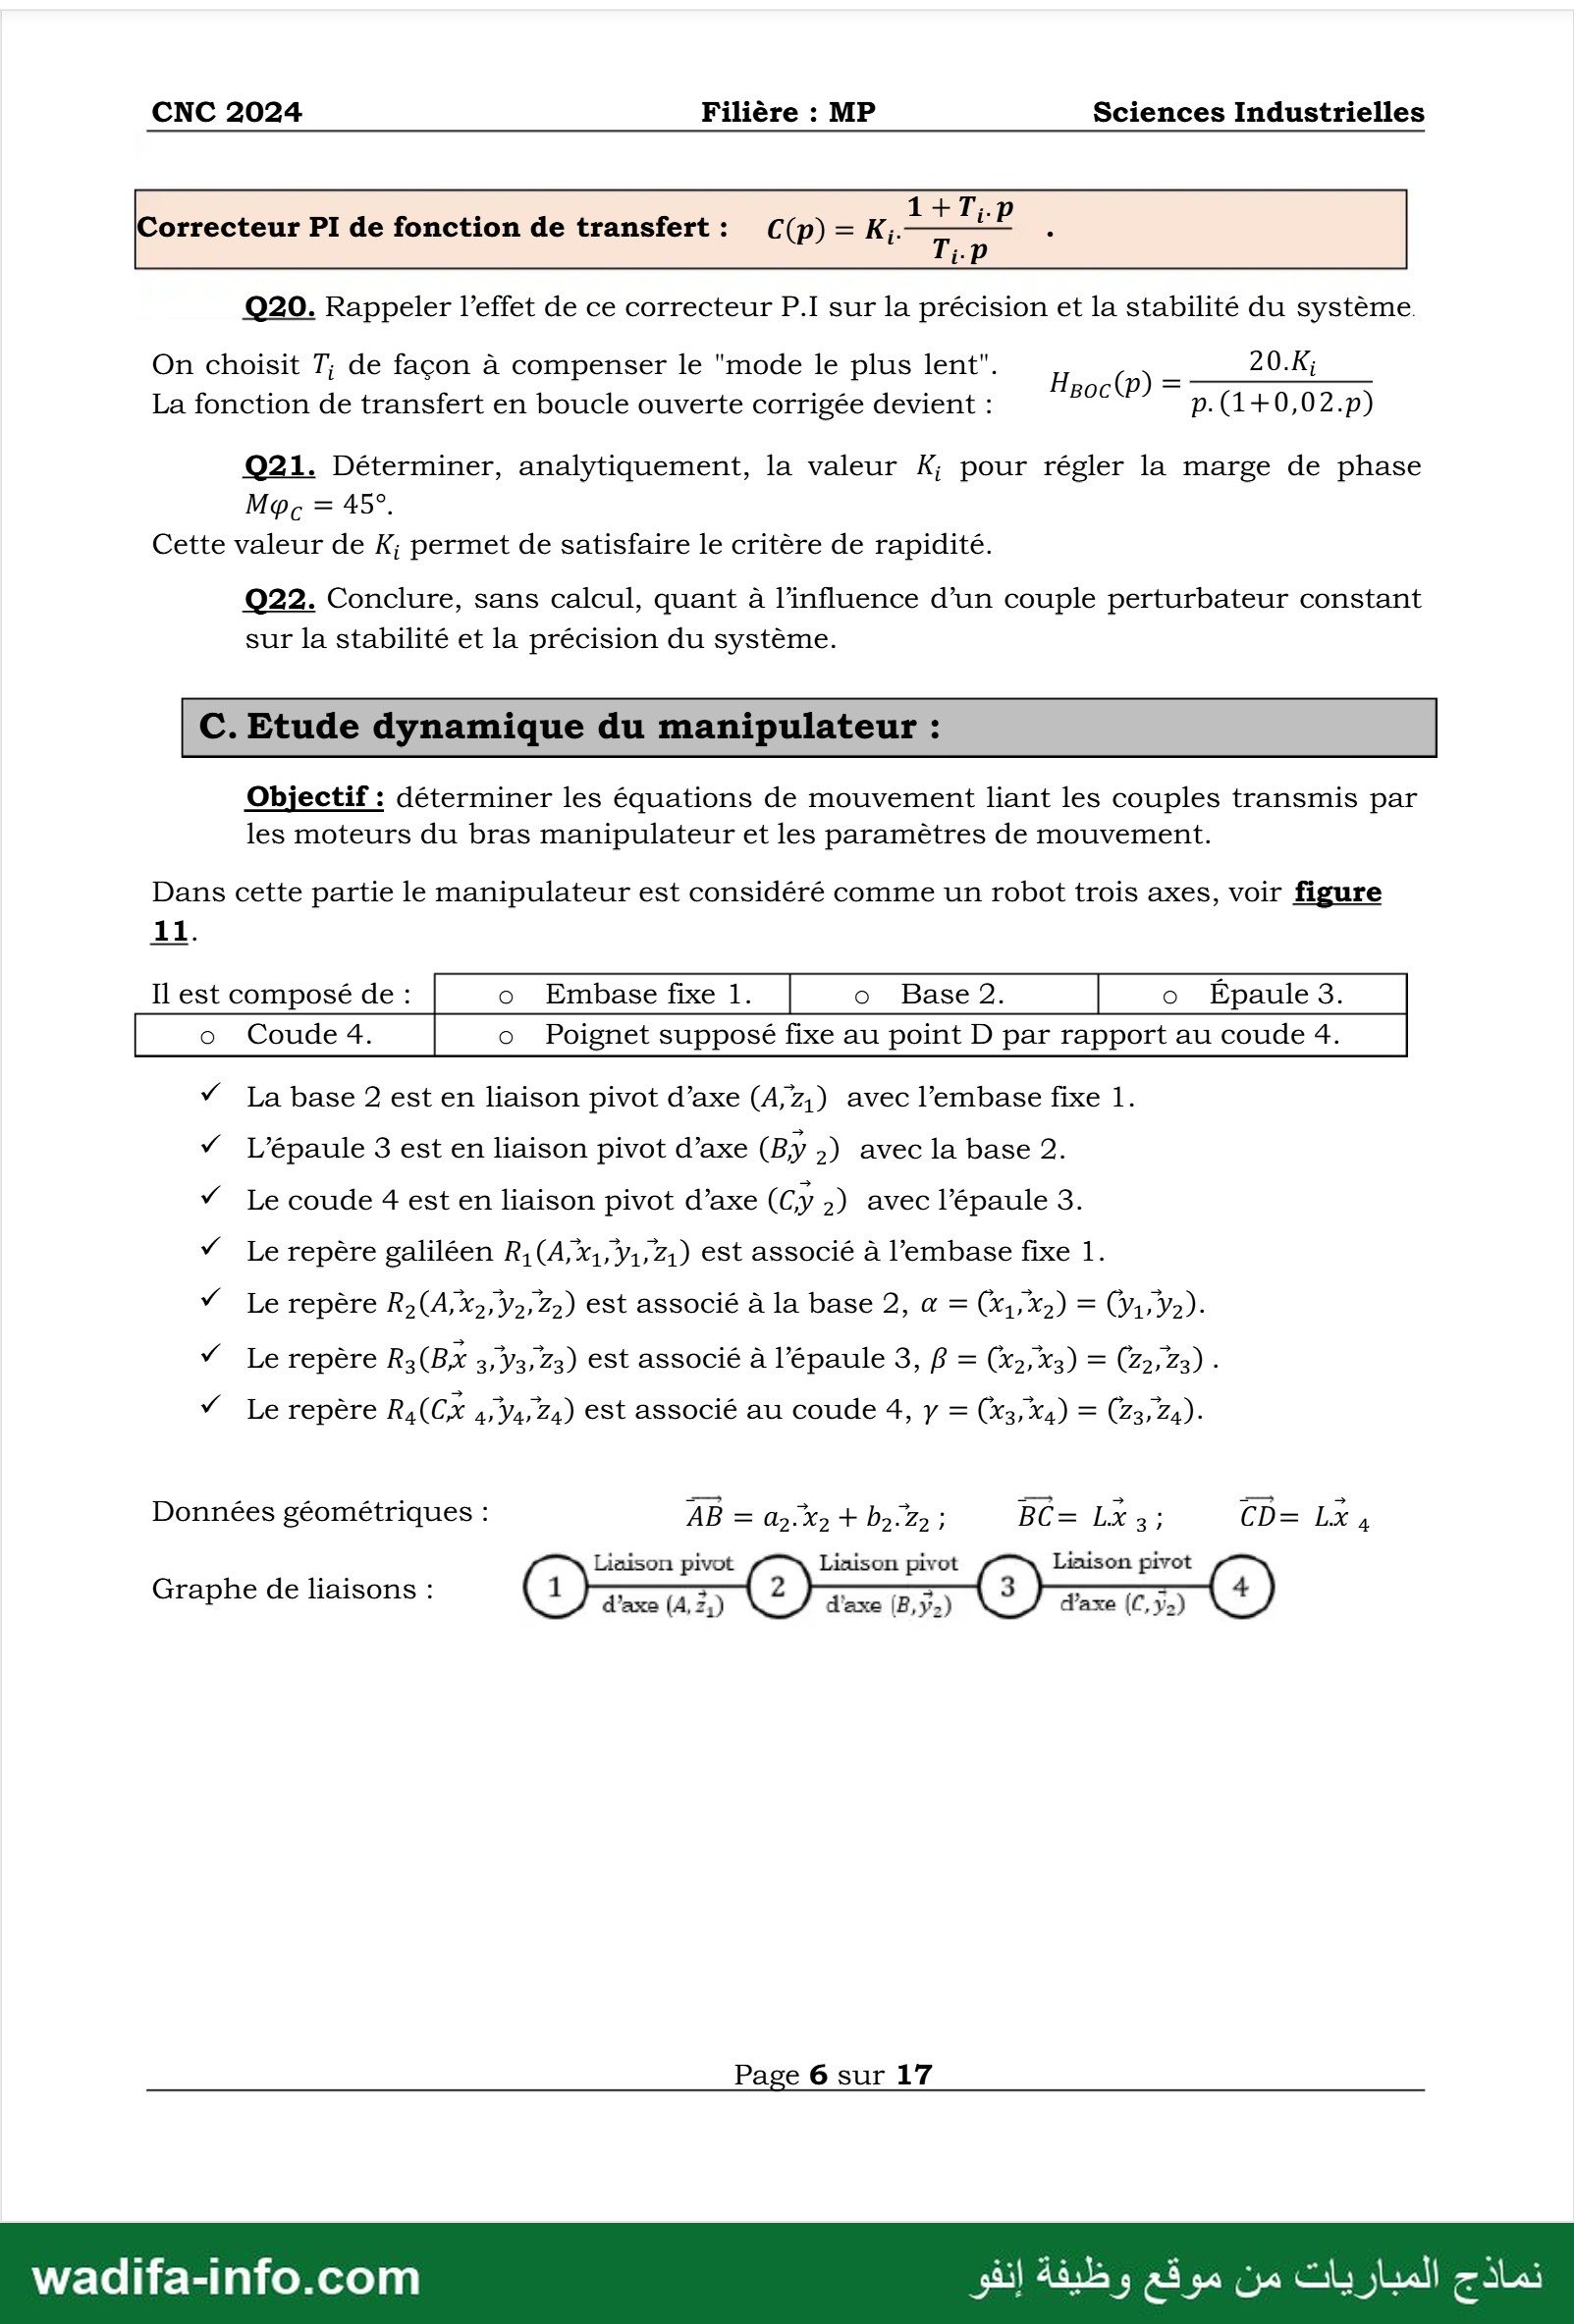
C. Etude dynamique du manipulateur :
Objectif : déterminer les équations de mouvement liant les couples transmis par
les moteurs du bras manipulateur et les paramètres de mouvement.
Dans cette partie le manipulateur est considéré comme un robot trois axes, voir figure
Il est composé de : o Embase fixe 1. o Épaule 8.
o Poignet supposé fixe au point D par rapport au coude 4.
“La base 2 est en liaison pivot d’axe (4,Z,) avec l’embase fixe 1.
كآ L'épaule 3 est en liaison pivot d’axe (By >) avec la base 2.
Le coude 4 est en liaison pivot d’axe (Cy 2) avec l'épaule 3.
Le repère galiléen R,(4,x1, y1,2.) est associé à l’embase fixe 1.
“Le repère R,(4,%;,,ÿ:,z:) est associé à la base 2, a = (x,,x>) = (ÿ1, 2).
” Le repère R;(BX 3, ÿ3,z3) est associé à l'épaule 3, 8 = (x, x3) = (22,23).
ÿ Le repère R,(Cx 4; Ya: ZA) est associé au coude 4, y = (x3,x4) = (Z3, 24).
Données géométriques : AB = a. x + bi. 2 : BC= LX و CD= LX 4
0" Liaison pivot Liaison pivot Linison pivot
180118 GE HEISSES à © d’axe (ر2يك4) 6 d'axe زي (وثررق)] d’axe (C,y2) (4)
Page 6 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
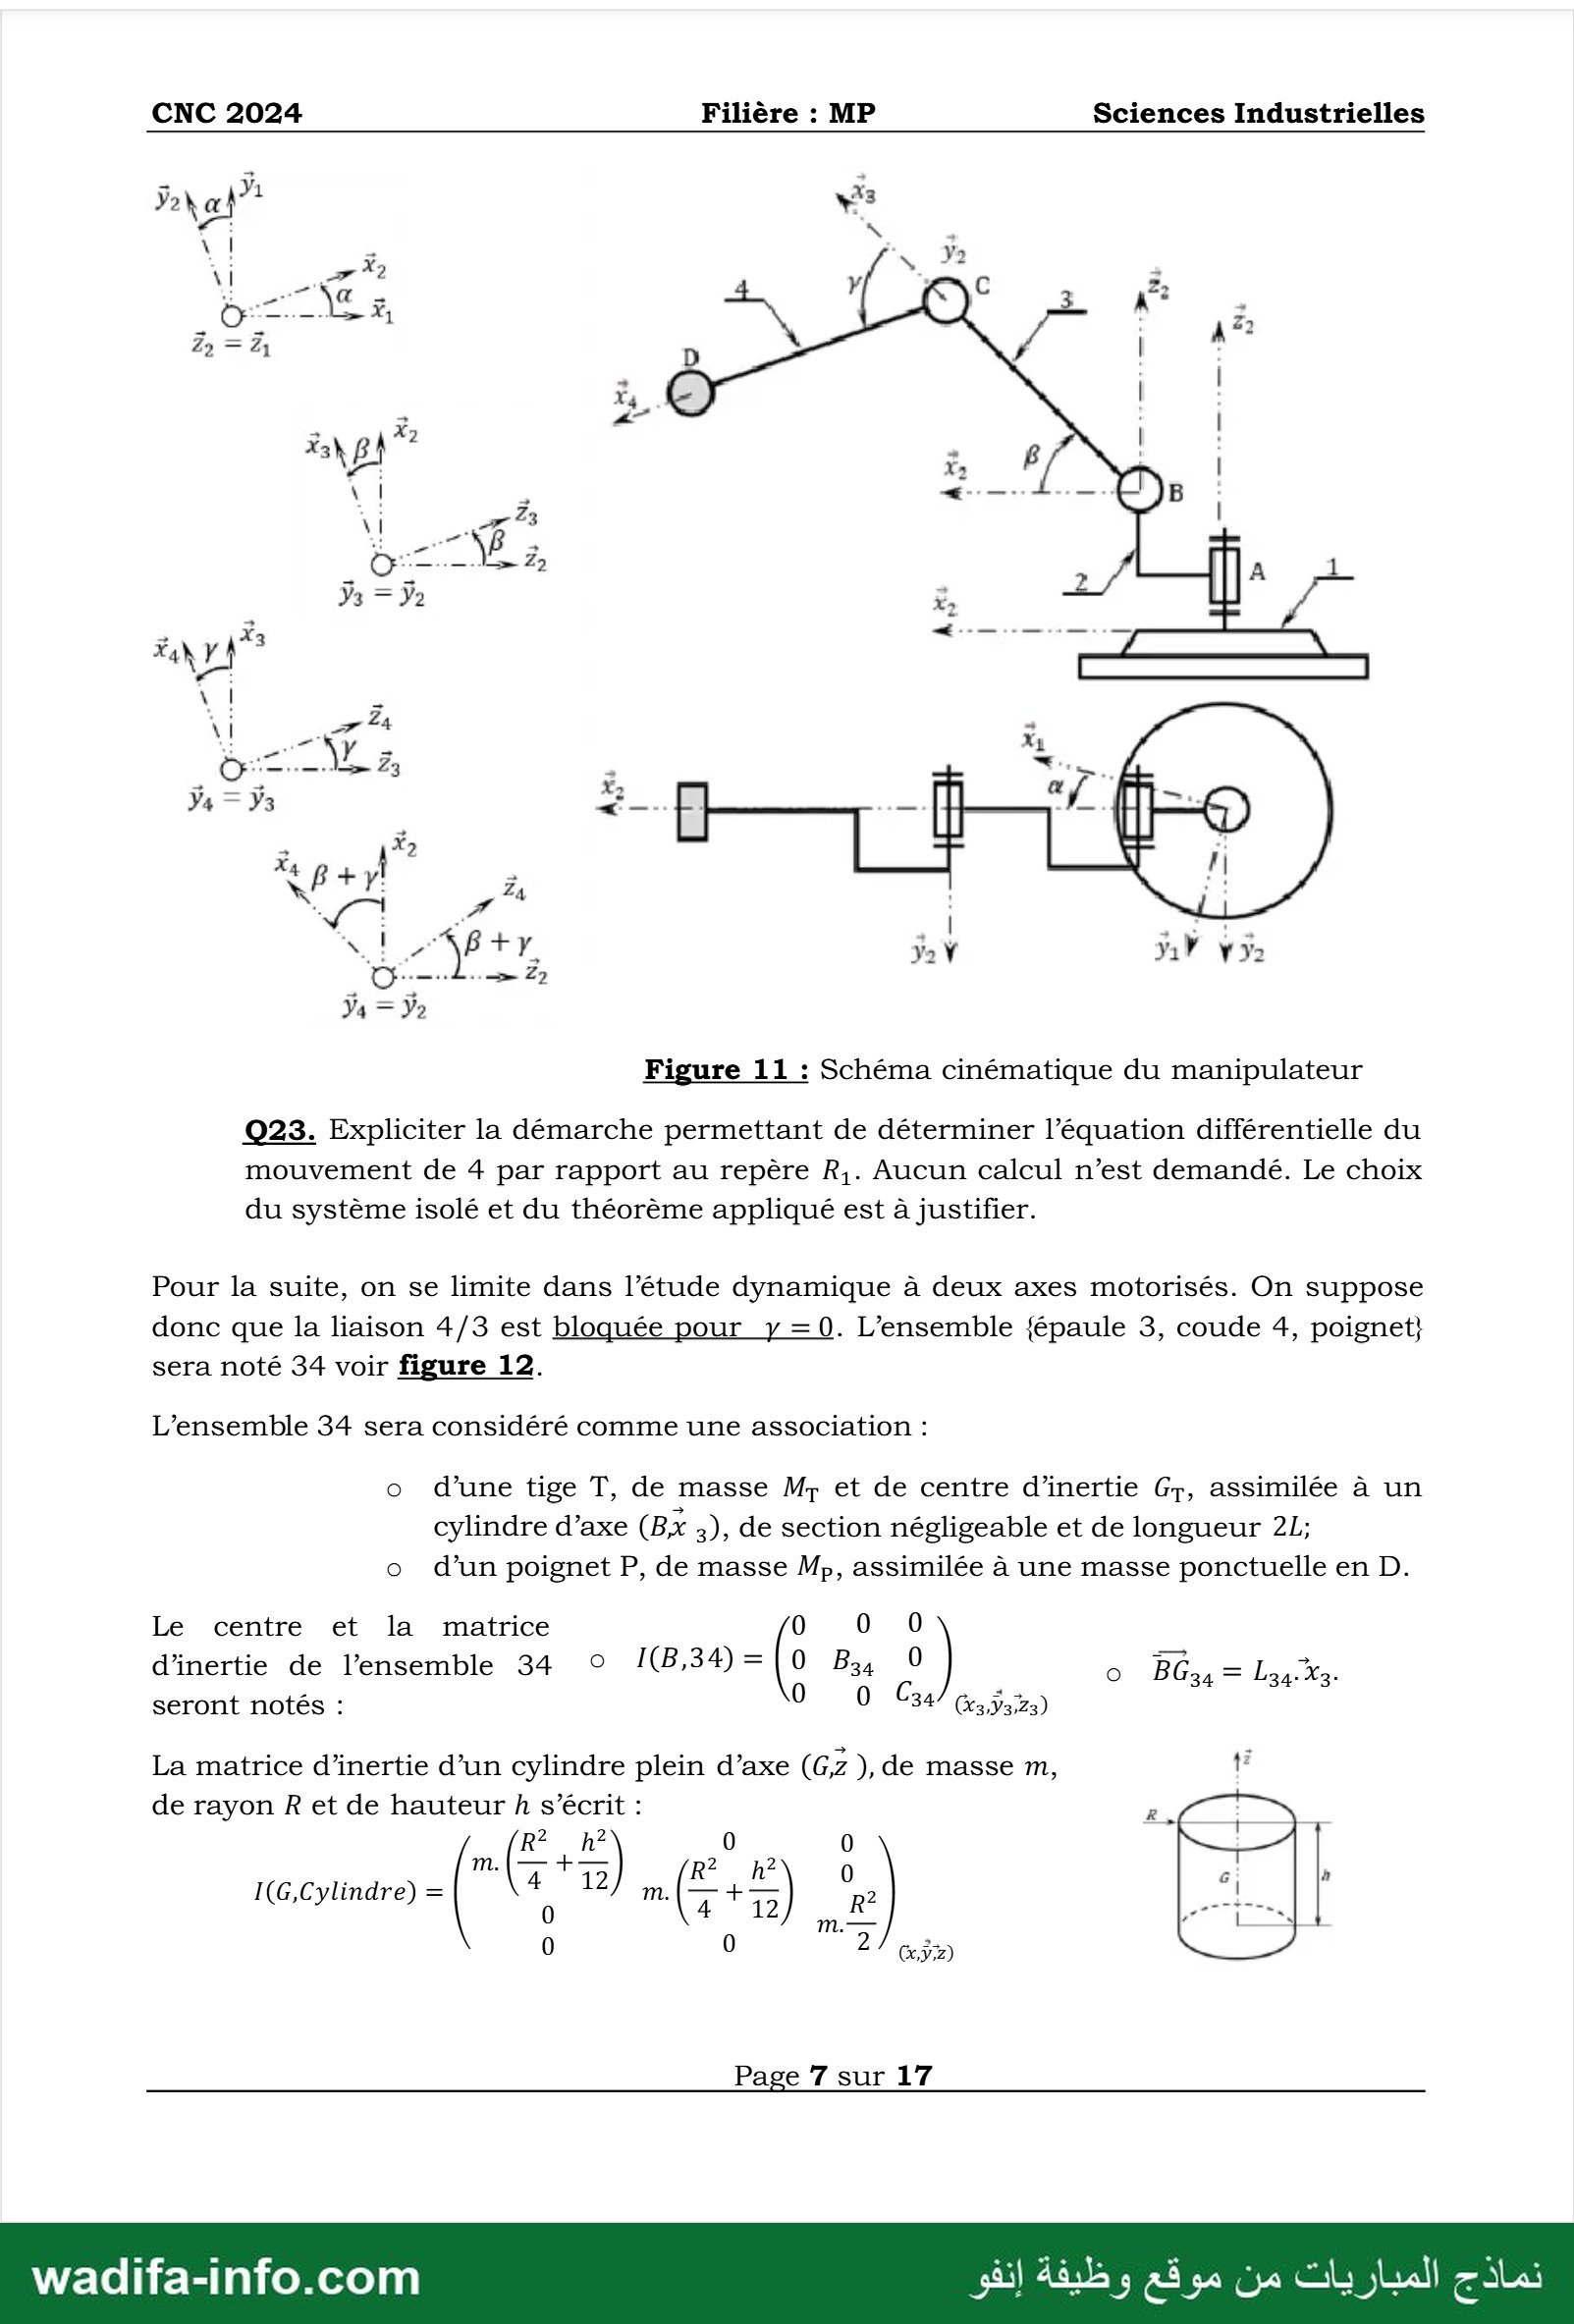
y Yi X3
\ | | À \ Va
- ‘ x ل 7ب
م ع TN OZ
و2 = À D
: بن X2 8 ', ٍ
0 PC. - fs
0-8 نر م
Ys — 2 FA
X4 بر« 3
+ 7 à X2 a …
ل يئر En li Mn 1
ls <—-à# 1 زيح
7 ا 1
أ +y 7
يا : Z :
A TE
Figure 11 : Schéma cinématique du manipulateur
Q23. Expliciter la démarche permettant de déterminer l’équation différentielle du
mouvement de 4 par rapport au repère R,. Aucun calcul n’est demandé. Le choix
du système isolé et du théorème appliqué est à justifier.
Pour la suite, on se limite dans l'étude dynamique à deux axes motorisés. On suppose
donc que la liaison 4/3 est bloquée pour _y =0. L'ensemble {épaule 3, coude 4, poignet}
sera noté 34 voir figure 12.
L'ensemble 34 sera considéré comme une association :
o d’une tige T, de masse Mr et de centre d'inertie Gr, assimilée à un
cylindre d’axe (Bx ;), de section négligeable et de longueur 21;
o d’un poignet P, de masse M», assimilée à une masse ponctuelle en D.
Le centre et la matrice 0 0 0
d'inertie de l’ensemble 34 © 712,34( - 0 B;,, 0 o BGaa= Lan Xa.
seront notés : 0 0 34/7 ووو
La matrice d'inertie d’un cylindre plein d’axe )62 ), de masse m, F
de rayon R et de hauteur h s'écrit : 2. ب
سن + h? | 0 0
: _ 4 12 0 LS
I(G, Cylindre) 1 m. | 5 + … ا La
0 0 27 دوقن
Page 7 sur 7
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
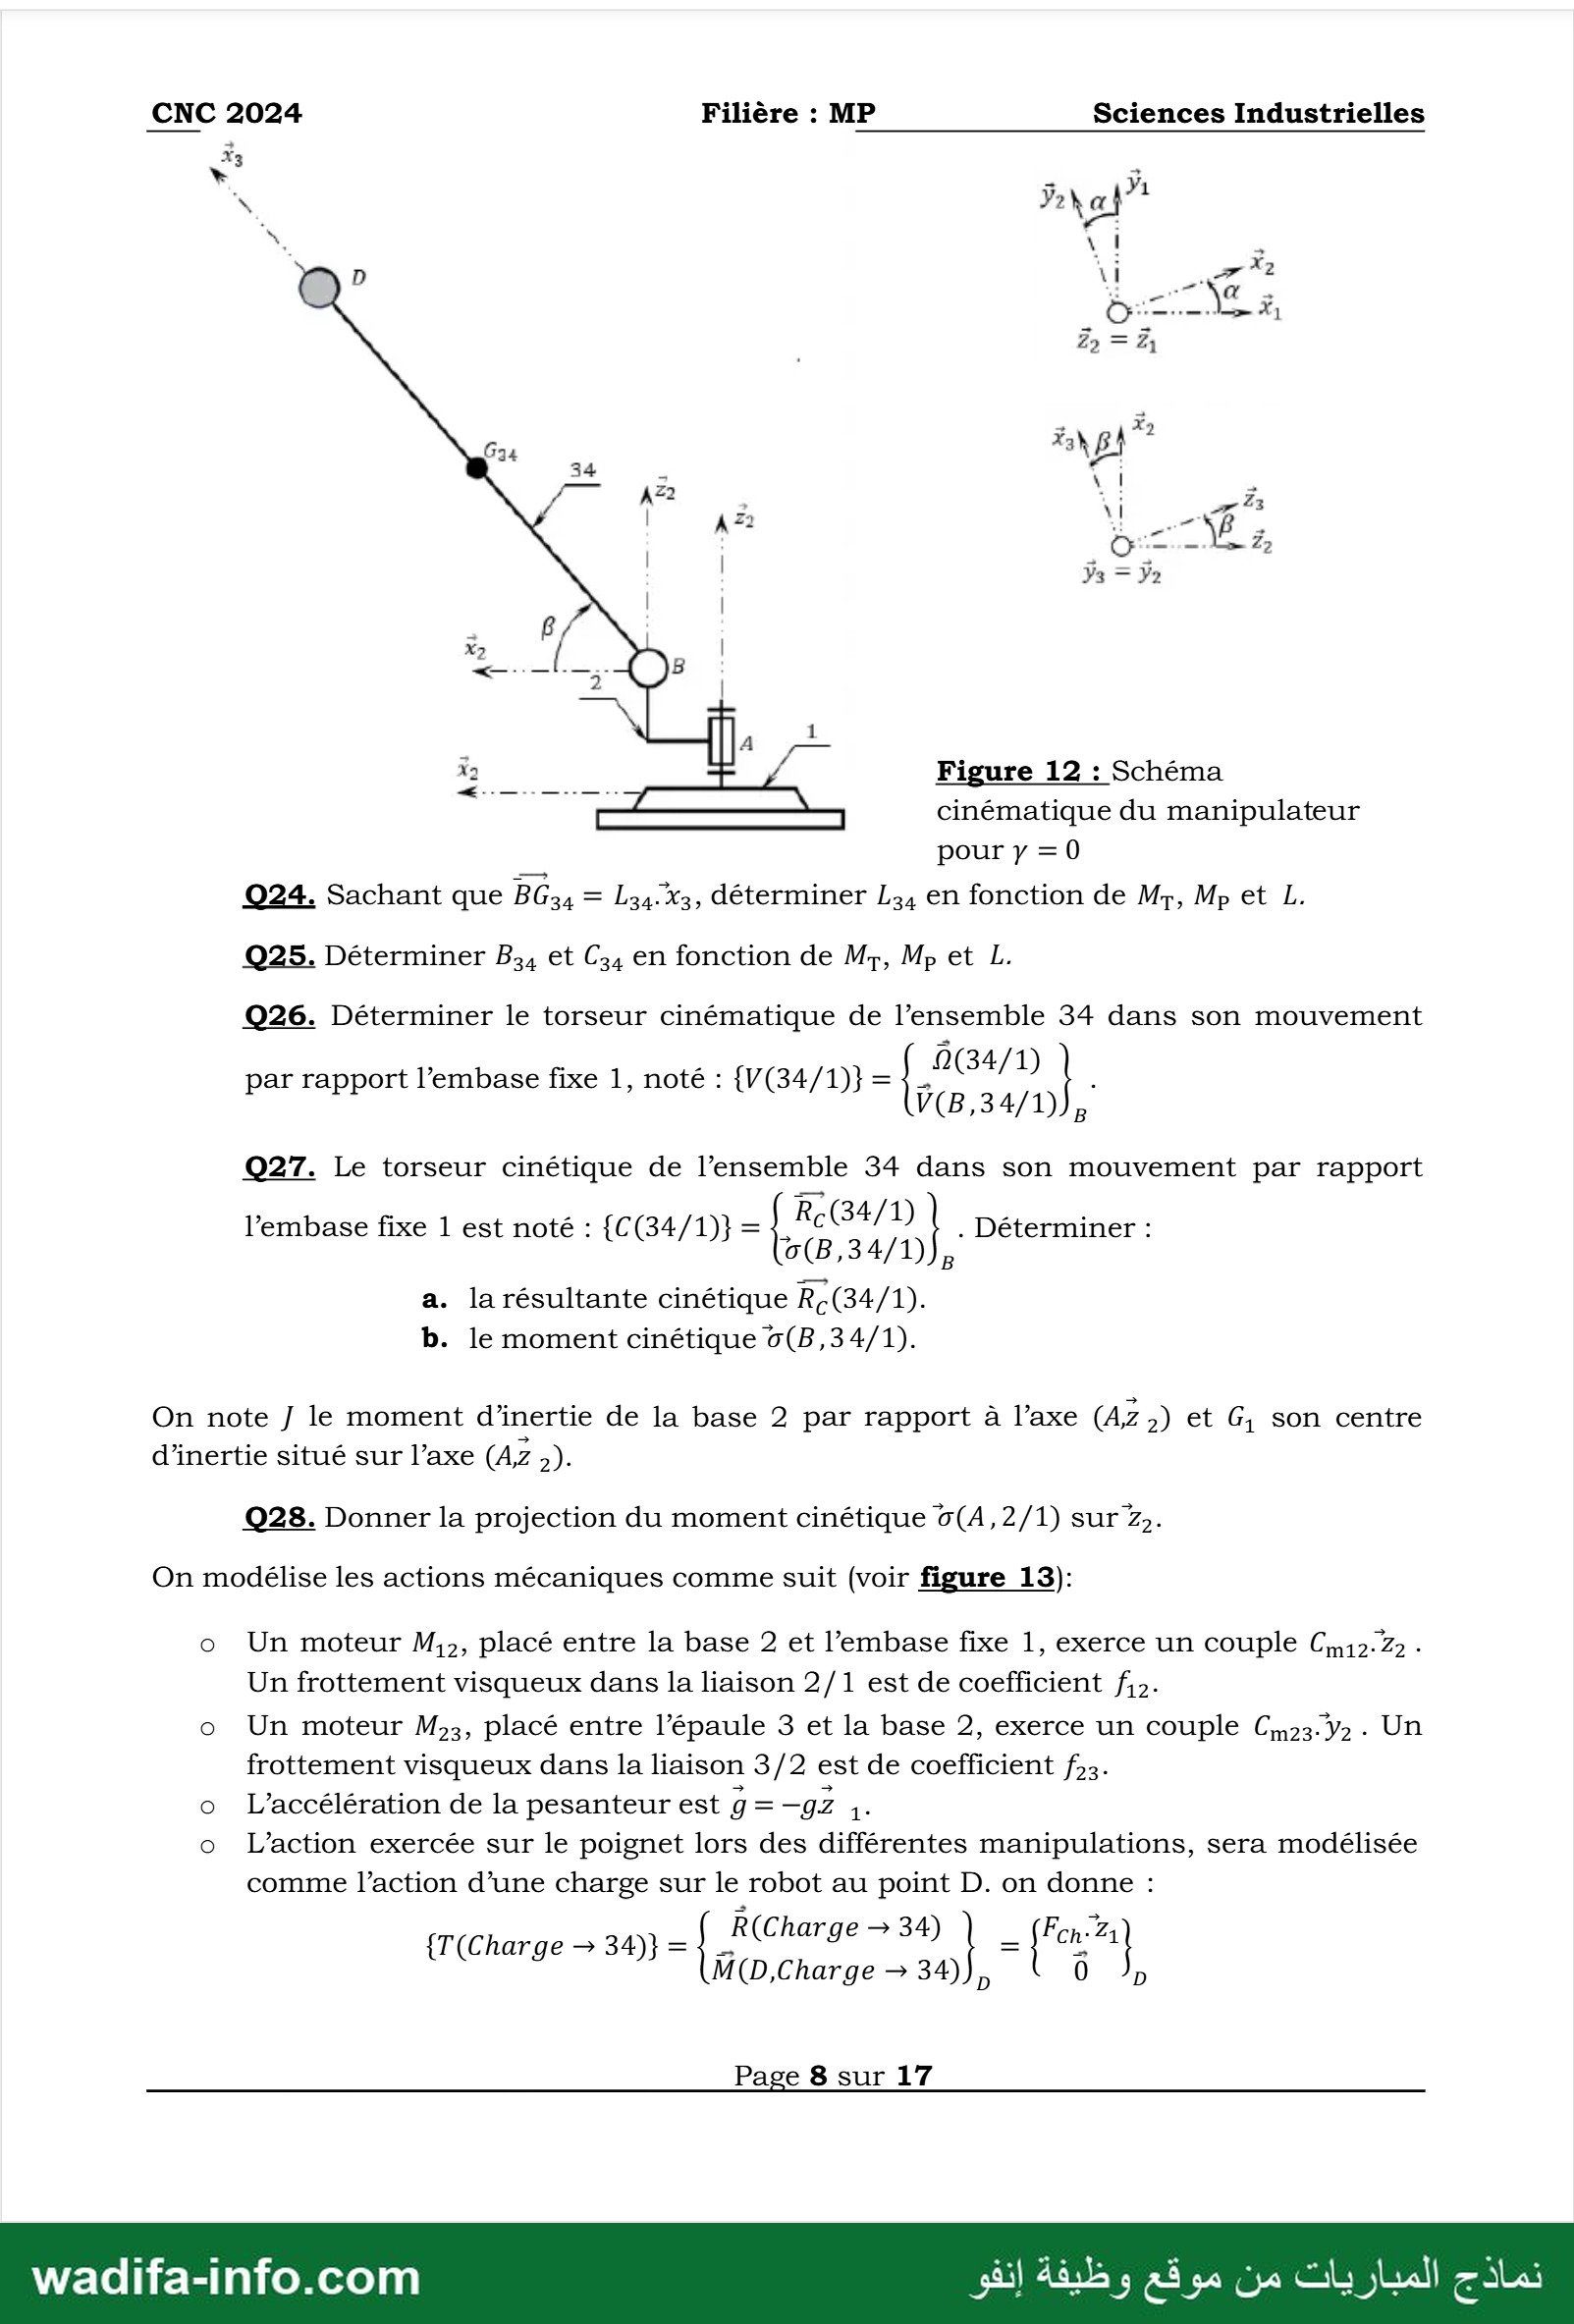
* 3 11
\ Y2 \al
D ١١ NT X2
22 — 21
Fe x
Ga زرا |
34 5 \ ١
8 À 22 Ai Lx?
| "6 ل La 2
| Ya — Ya
lt. B
%2 Figure 12 : Schéma
cinématique du manipulateur
pour y =0
Q24. Sachant que BG34 = L31.%x3, déterminer يوا en fonction de Mr, MP et L.
Q25. Déterminer بول et C3, en fonction de Mr, M, et ا
Q26. Déterminer le torseur cinématique de l’ensemble 34 dans son mouvement
, 9(34/1
par rapport l’embase fixe 1, noté : {V(34/1)} = 1 CAD |
V(B,34/1)),
Q27. Le torseur cinétique de l’ensemble 34 dans son mouvement par rapport
l’embase fixe 1 est noté : {C(34/1)} =, Re(B4/1) . Déterminer :
0(B,34/1)),
a. la résultante cinétique Re (34/1).
b. le moment cinétique 0(B,34/1).
On note } le moment d'inertie de la base 2 par rapport à l’axe (Az 2) et G; son centre
d'inertie situé sur l’axe (4,7 ;).
Q28. Donner la projection du moment cinétique 6(4,2/1) sur 2.
On modélise les actions mécaniques comme suit (voir figure 13):
o Un moteur M.;, placé entre la base 2 et l’embase fixe 1, exerce un couple 012.22 ٠
Un frottement visqueux dans la liaison 2/1 est de coefficient f:2.
o Un moteur ,و12 placé entre l'épaule 3 et la base 2, exerce un couple C,»23.y>. Un
frottement visqueux dans la liaison 3/2 est de coefficient f;;.
o L’accélération de la pesanteur est 7 = _—gz 1
o L'action exercée sur le poignet lors des différentes manipulations, sera modélisée
comme l’action d’une charge sur le robot au point D. on donne :
{T(Charge + 34)} = _R(Charge — 34) | _ fer 3)
M(D,Charge — 34)), 0 م
Page 8 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
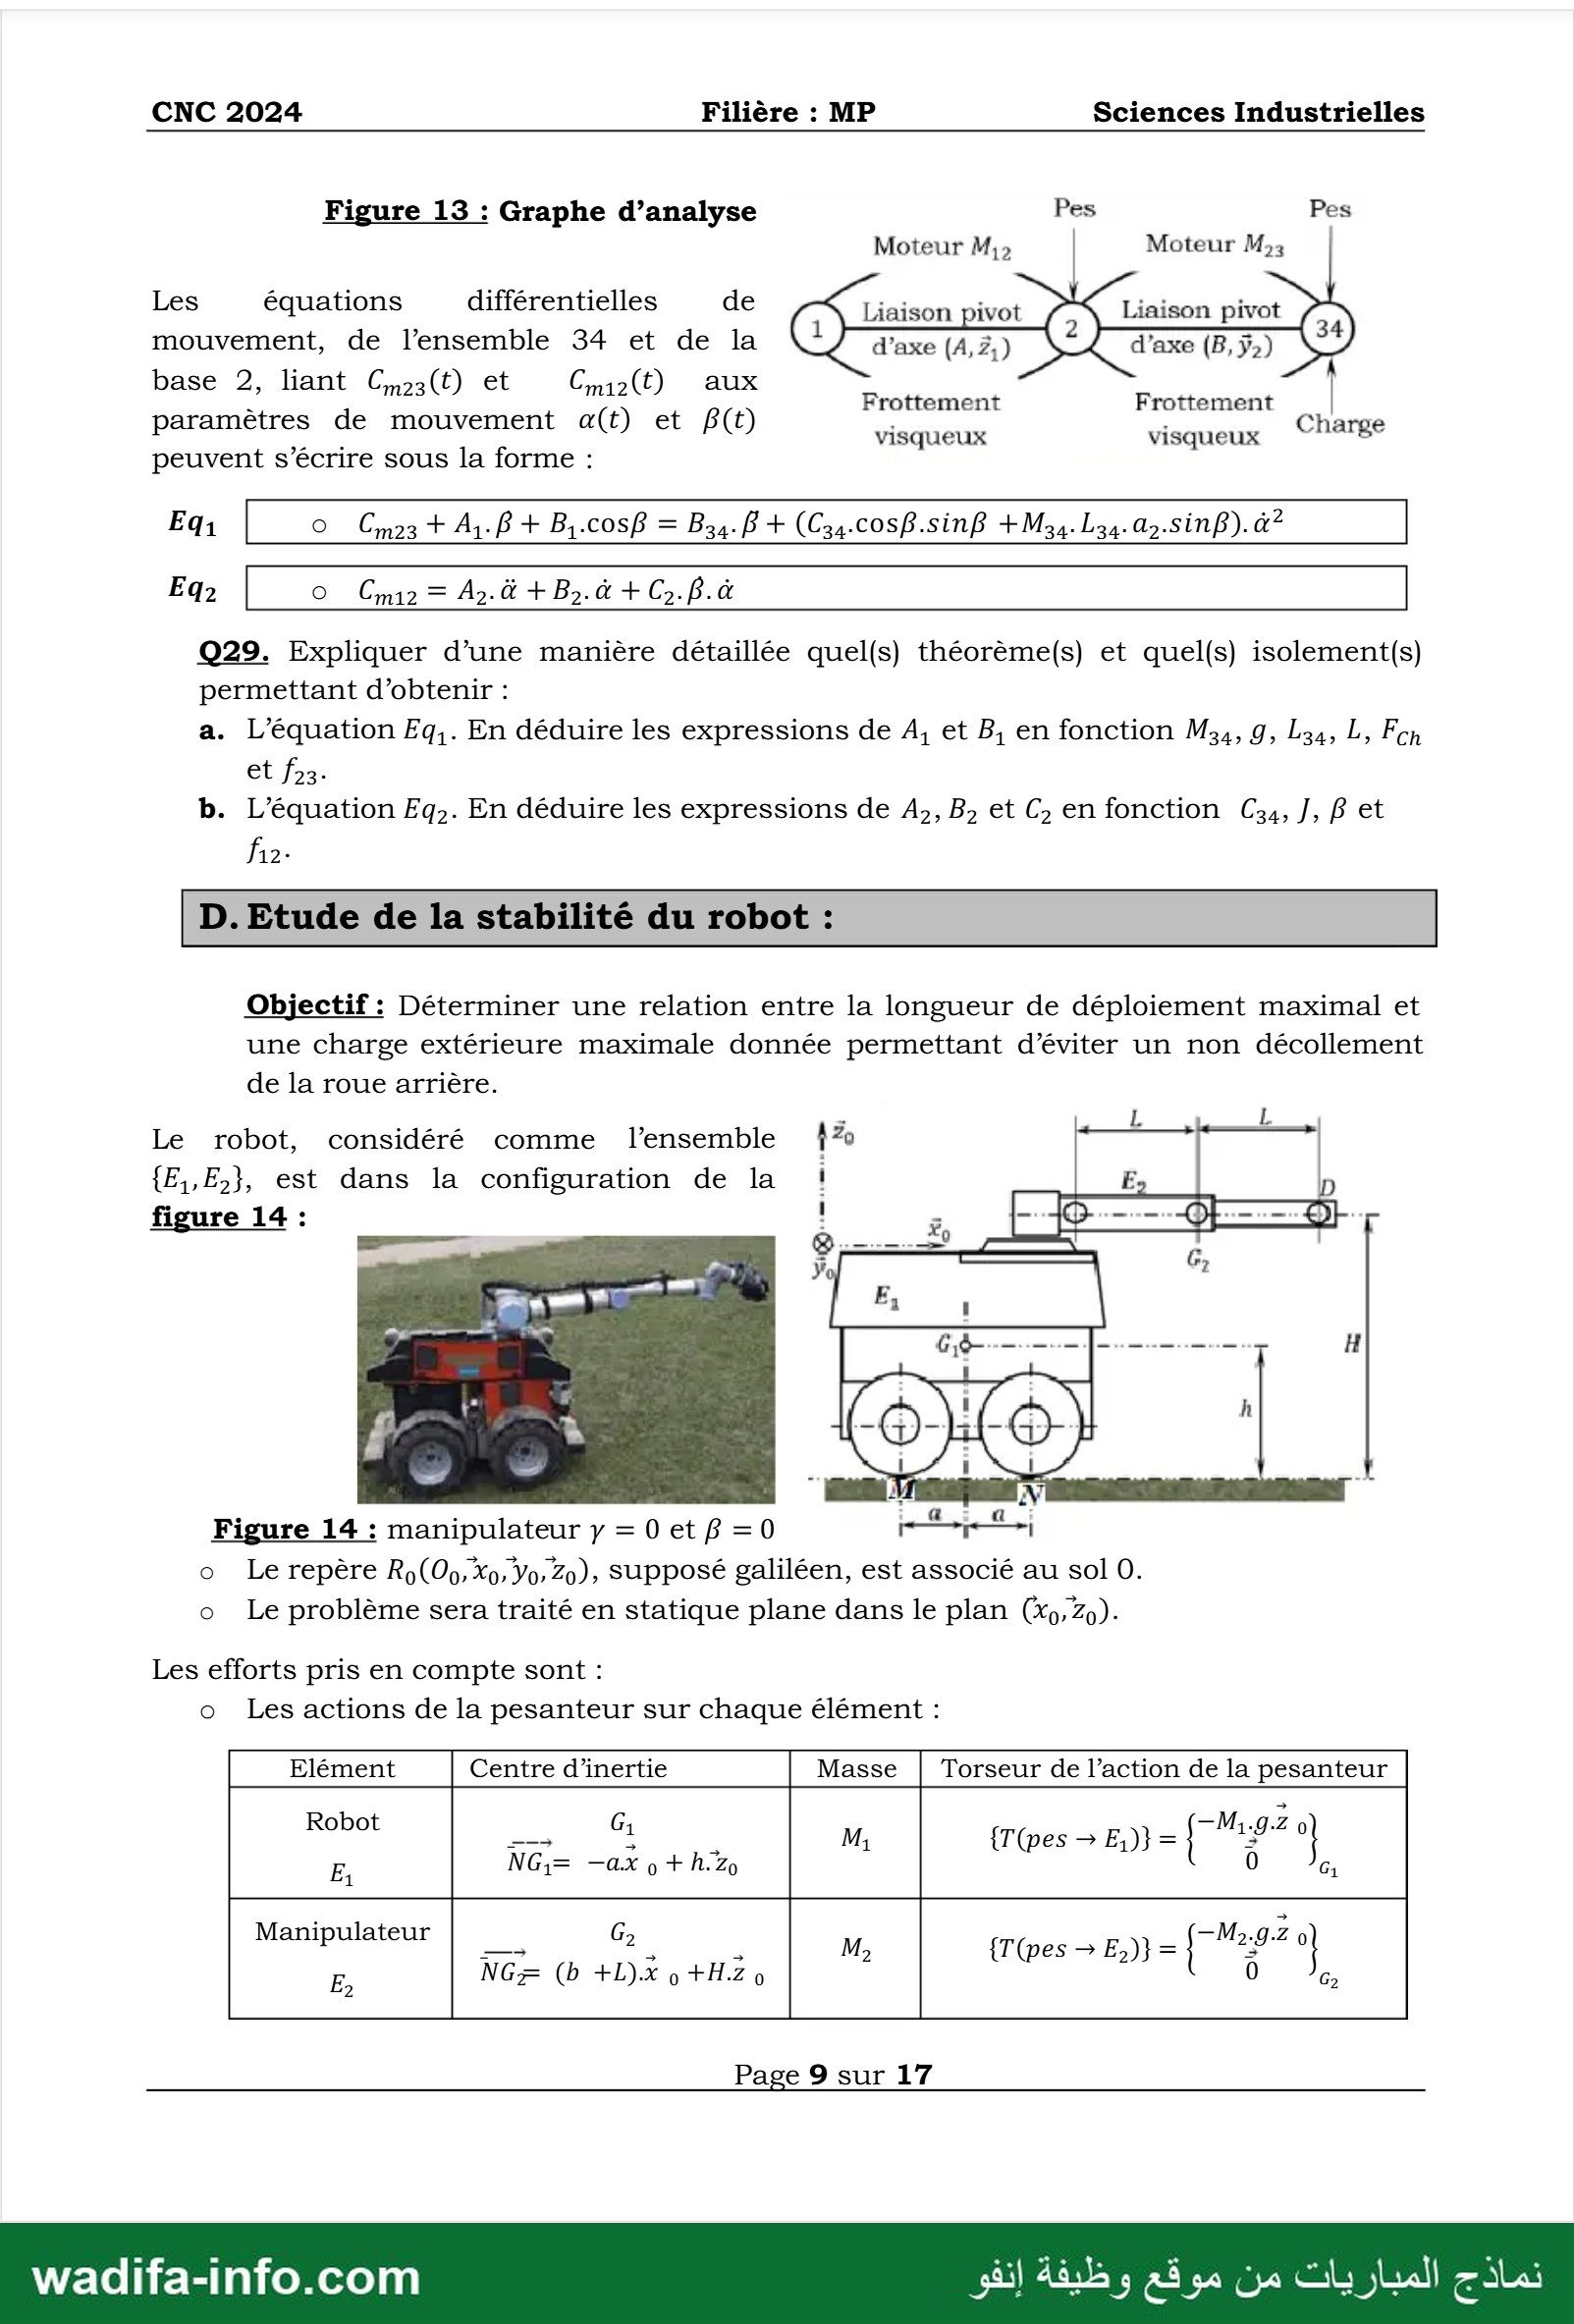
Figure 13 : Graphe d’analyse Pes Pes
Moteur M; Moteur M,
Les équations différentielles de 0 8901 و 2 Liaison pivot ©
mouvement, de l’ensemble 34 et de la d’axe (4,2) d’axe (B, ÿ:)
base 2, liant C3(t) et Ci) ax |
itres de mouvement at) et f() Frottement Frottement cr,
Sos ا" visqueux VISqUEUX © Pr
peuvent s’écrire sous la forme :
Eq: O Cm23 + 41. B + 5.305] = B34. + (C34.cosB.sinf + .يه يوا .ولا
Q29. Expliquer d’une manière détaillée quel(s) théorème(s) et quel(s) isolement(s)
permettant d’obtenir :
a. L’équation Egq,. En déduire les expressions de 4, et B, en fonction M4, 9, Las, L, Fcnh
et f23.
b. L’équation .2و1 En déduire les expressions de 4,, B, et وى en fonction ميو J, B et
f12-
D. Etude de la stabilité du robot :
Objectif : Déterminer une relation entre la longueur de déploiement maximal et
une charge extérieure maximale donnée permettant d'éviter un non décollement
de la roue arrière.
> L اط
Le robot, considéré comme l'ensemble 2 |
{EE}, est dans la configuration de la î! E 7
figure 14 : ! a + -- GE Dr
ER” a ARE UT لح EE
م ÿ —— 2
الا pe Yo
SR ببدم |
£ 1 5 لدم 18 ام
Figure 14 : manipulateur y = 0 لمكم 0= م8 ne
o Le repère Ro(Ob, Xo, Yo; Zo), Supposé galiléen, est associé au sol O.
o Le problème sera traité en statique plane dans le plan (%x,,20).
Les efforts pris en compte sont :
o Les actions de la pesanteur sur chaque élément :
E, NG:;= —AX 0° + h. Zo 0 Gi
Manipulateur G - 272
Page 9 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
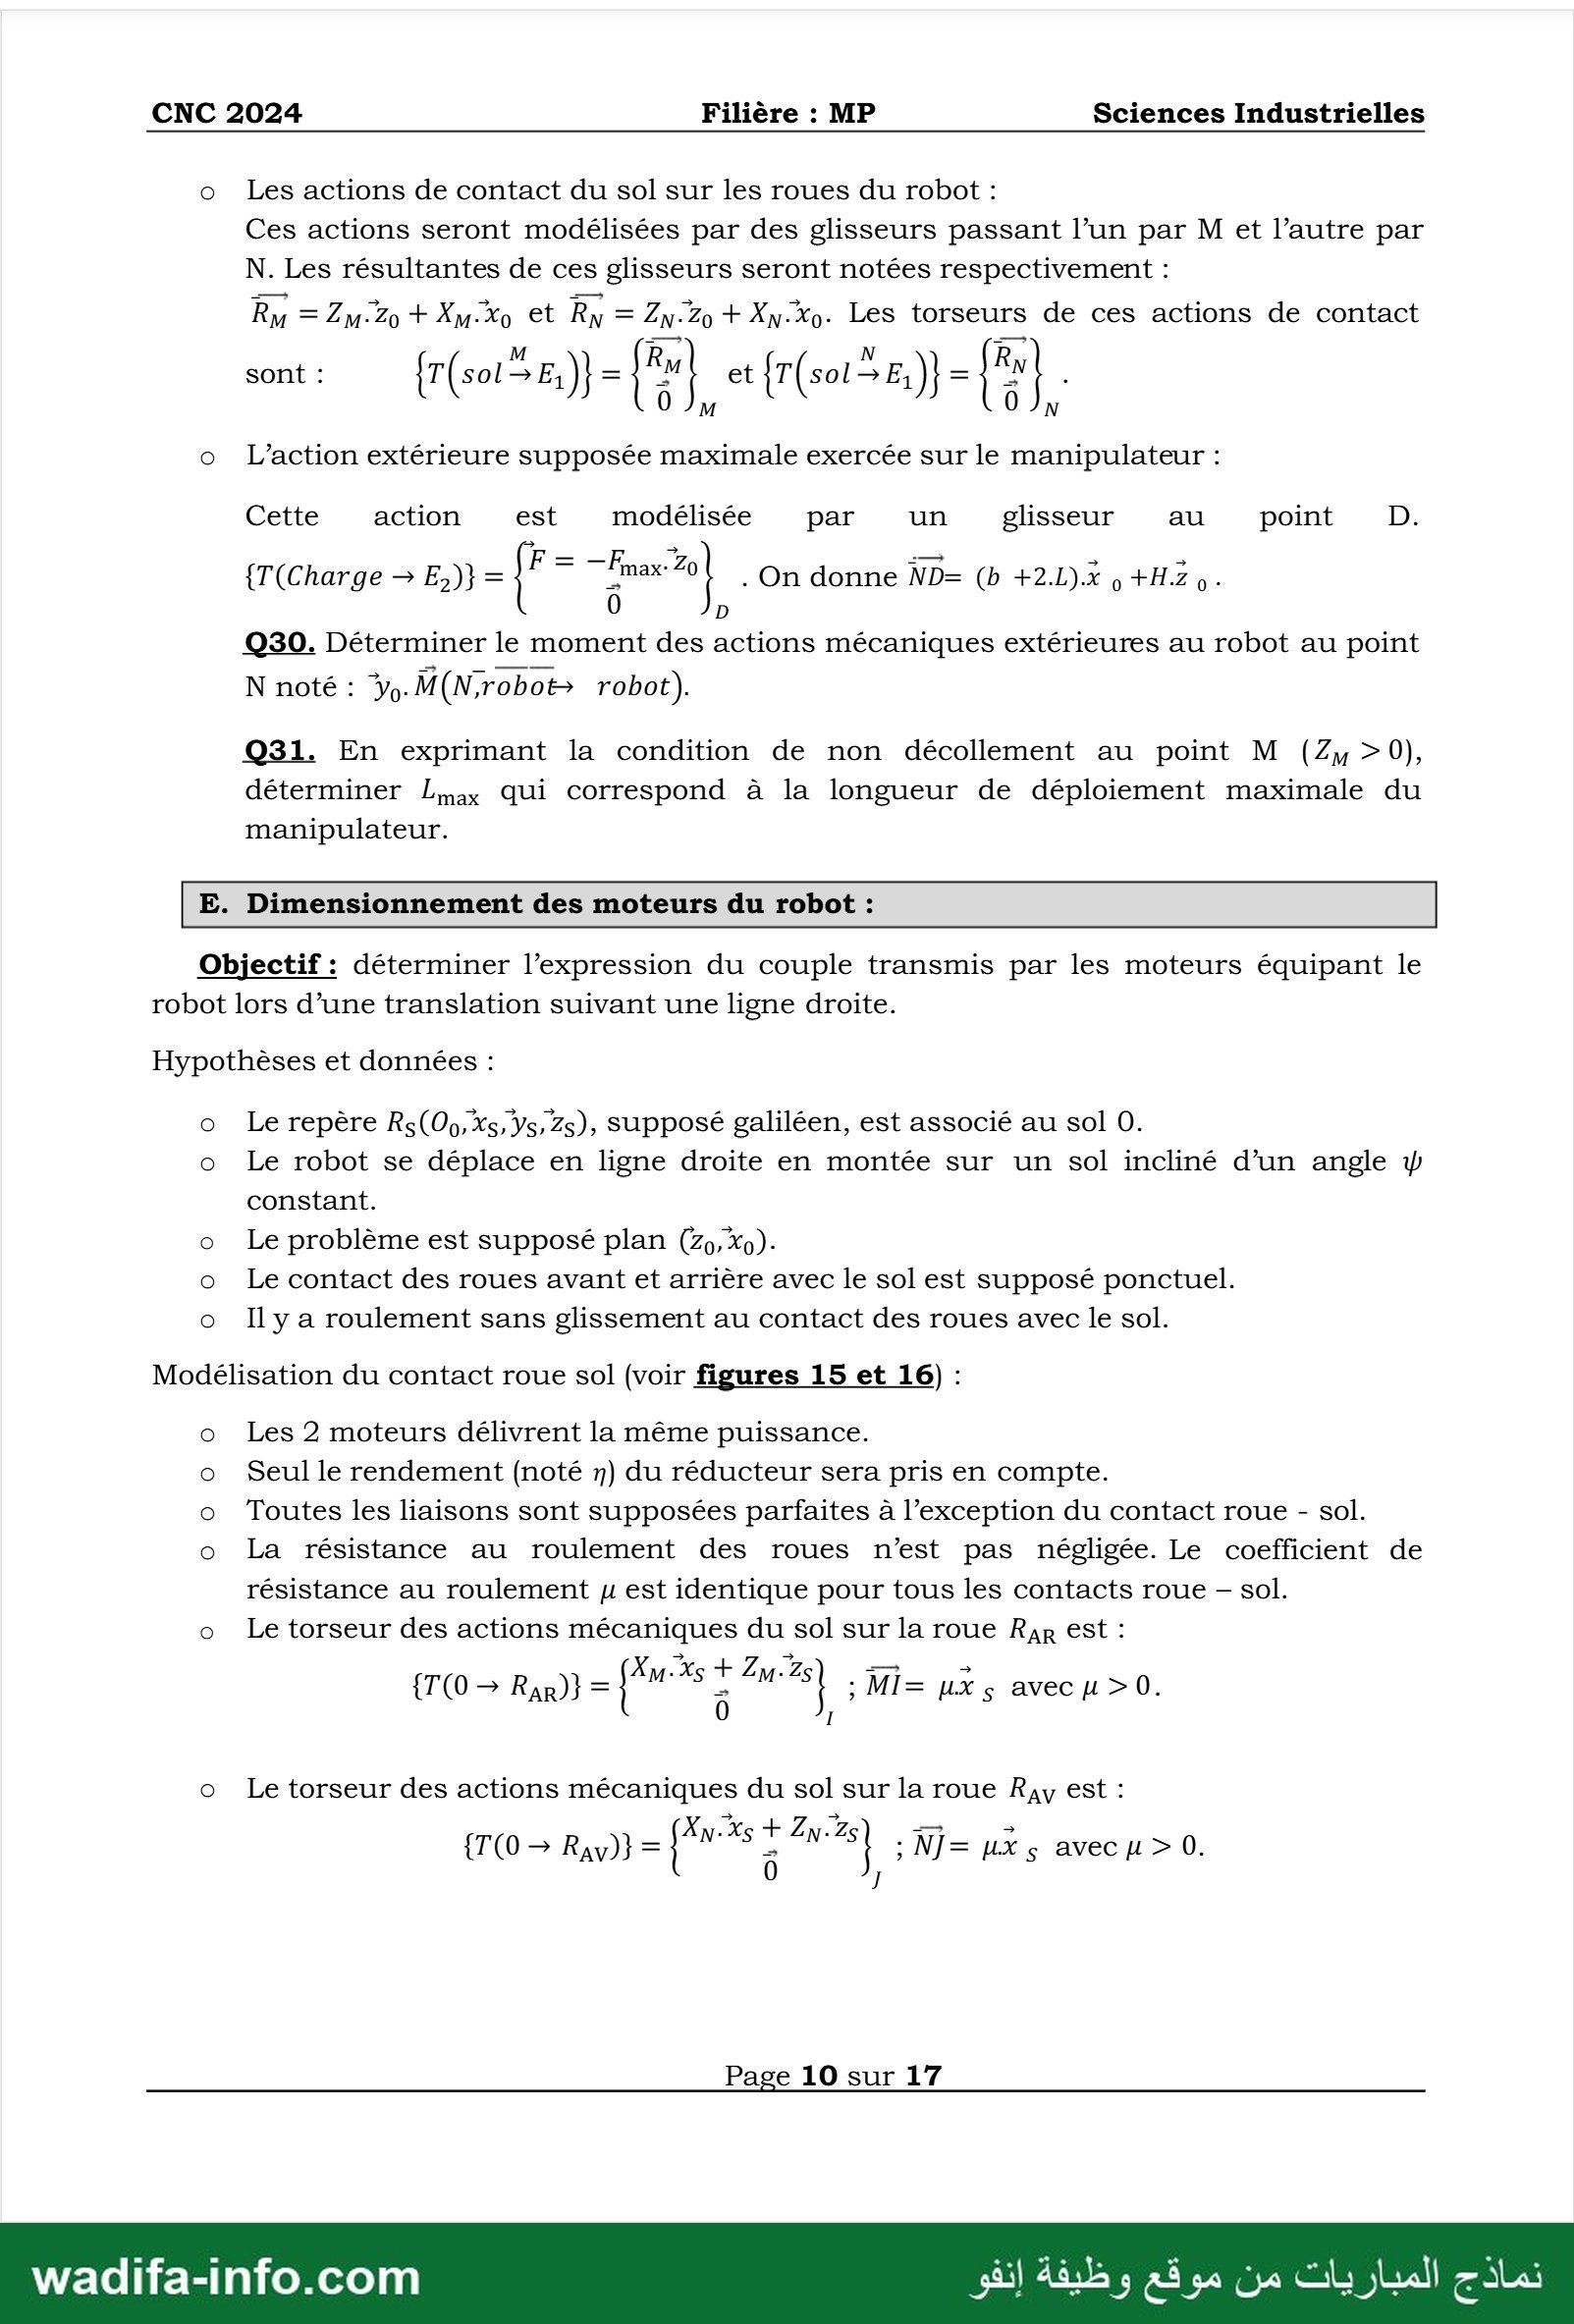
o Les actions de contact du sol sur les roues du robot :
Ces actions seront modélisées par des glisseurs passant l’un par M et l’autre par
N. Les résultantes de ces glisseurs seront notées respectivement :
Ru = Zu:Zo + ويل et ,رت = Zn.Zo + .وال Les torseurs de ces actions de contact
M زو 0 =)
sont: {r(sus)}={) اا المخساه
o L'action extérieure supposée maximale exercée sur le manipulateur :
Cette action est modélisée par un glisseur au point D.
{T(Charge -— E,)} = م — — max 5 . On donne ND= (b +2.L).x 0 +72 +
Q30. Déterminer le moment des actions mécaniques extérieures au robot au point
N noté: y. M(N;robot+ robot).
Q31. En exprimant la condition de non décollement au point M (Zy > 0),
déterminer .يما qui correspond à la longueur de déploiement maximale du
manipulateur.
E. Dimensionnement des moteurs du robot :
Objectif : déterminer l'expression du couple transmis par les moteurs équipant le
robot lors d’une translation suivant une ligne droite.
Hypothèses et données :
o Le repère Rs(O,Xs, Ys,Zs), Supposé galiléen, est associé au sol O.
o Le robot se déplace en ligne droite en montée sur un sol incliné d’un angle ب
constant.
o Le problème est supposé plan (2, Xo).
o Le contact des roues avant et arrière avec le sol est supposé ponctuel.
o Ily a roulement sans glissement au contact des roues avec le sol.
Modélisation du contact roue sol (voir figures 15 et 16) :
o Les 2 moteurs délivrent la même puissance.
o Seul le rendement (noté n) du réducteur sera pris en compte.
o Toutes les liaisons sont supposées parfaites à l’exception du contact roue - sol.
o La résistance au roulement des roues n’est pas négligée. Le coefficient de
résistance au roulement u est identique pour tous les contacts roue - sol.
o Le torseur des actions mécaniques du sol sur la roue Ra est :
ut E Zu ب بض
17)0- Rar)} = نس M 2 : Mi= جلا عع كد ٠
o Le torseur des actions mécaniques du sol sur la roue برا est :
Xn:Xs + 2 — 5
{T(O — Rav)} = mes 5 ب 1 : NJ= ؟ كم avecu > 0.
Page 10 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
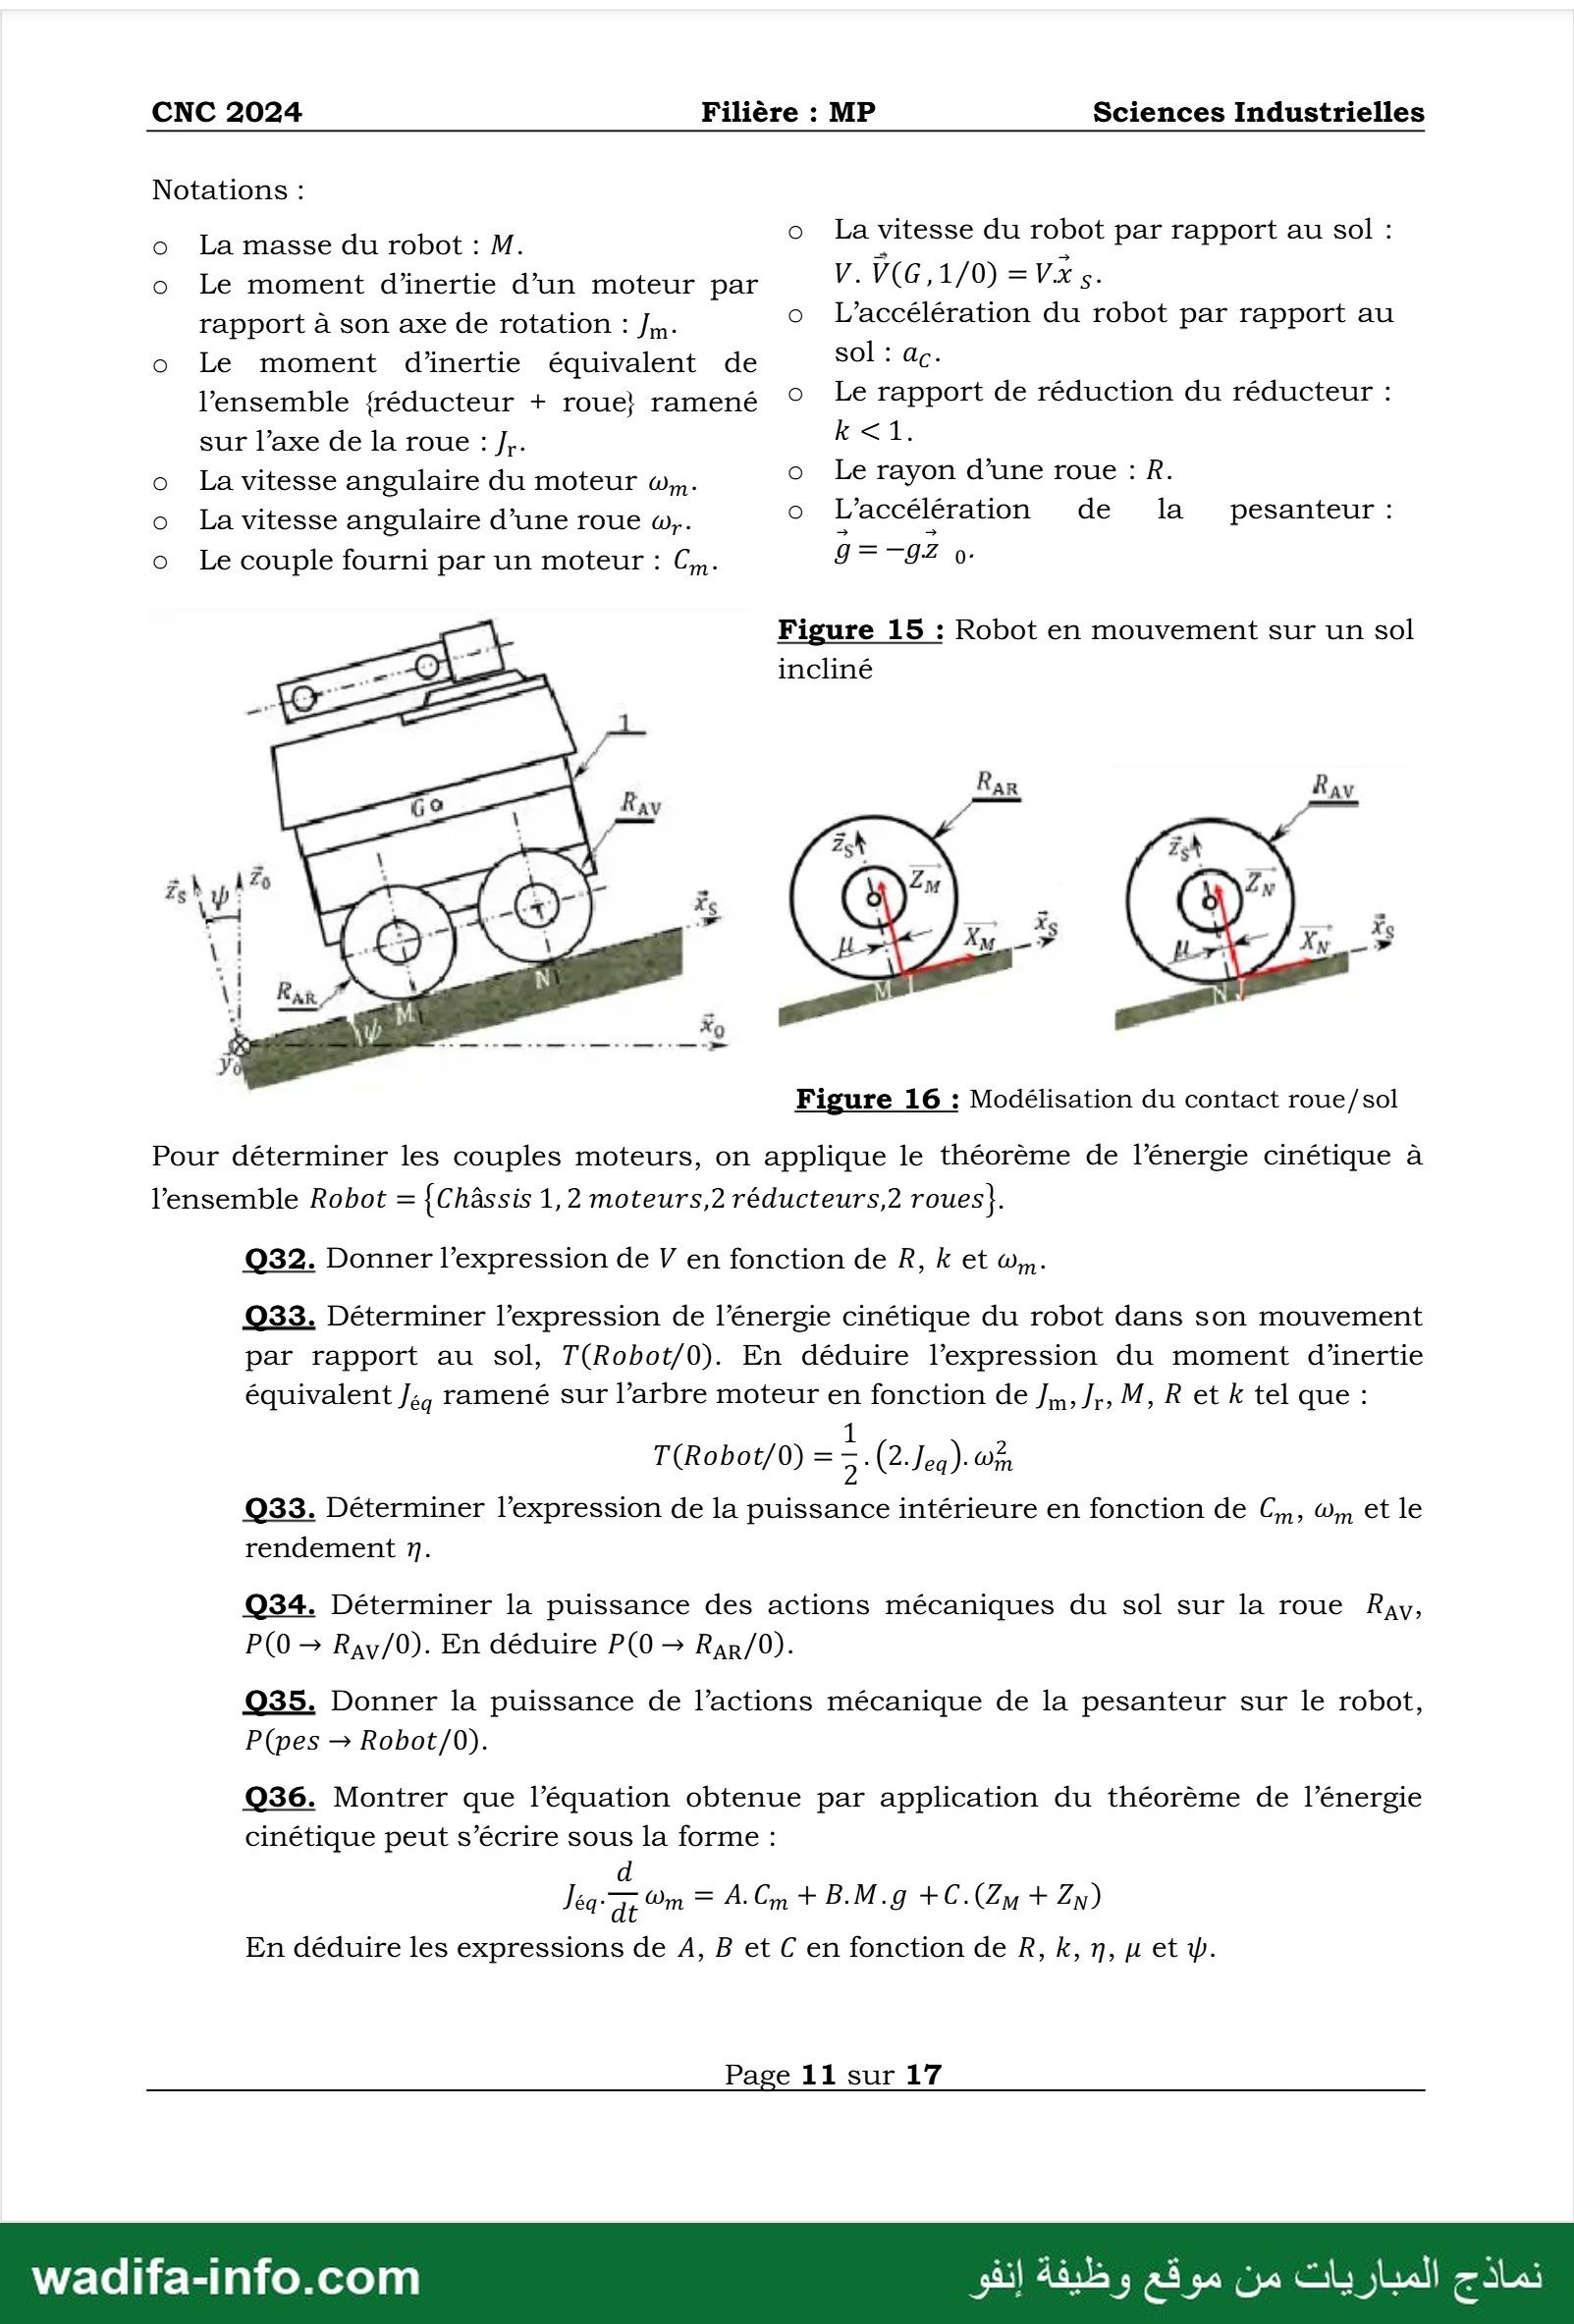
Notations :
à Temascedu robot sf o La vitesse du 0001 par rapport au sol :
o Le moment d'inertie d’un moteur par V.V(G,1/0) =Vxs.
rapport à son axe de rotation : J.. o L’accélération du robot par rapport au
o Le moment d'inertie équivalent de sol : ac. | | |
l’ensemble {réducteur + roue} ramené © Le rapport de réduction du réducteur :
sur l’axe de la roue : .أ k<T.
o La vitesse angulaire du moteur w,. © Le وجب d 10118 2 R.
o La vitesse angulaire d’une roue w,.. o L'accélération de la pesanteur :
o Le couple fourni par un moteur : Ch. 97792 0:
1 Figure 15 : Robot en mouvement sur un sol
se incliné
= 170 ee
AU se SOPACEAO
١٠١ #الاب : ترما se
eV RE
Figure 16 : Modélisation du contact roue/sol
Pour déterminer les couples moteurs, on applique le théorème de l'énergie cinétique à
l’ensemble Robot = {Châssis 1,2 moteurs,2 réducteurs,2 roues}.
Q32. Donner l'expression de V en fonction de R, k et w,,.
Q33. Déterminer l’expression de l'énergie cinétique du robot dans son mouvement
par rapport au sol, T(Robot/0). En déduire l’expression du moment d'inertie
équivalent /;, ramené sur l’arbre moteur en fonction de J», J,, M, R et k tel que :
T(Robot/0) = De ؤس(وو/.2)
9033. Déterminer 112016931017 de la puissance intérieure en fonction de بم w, et le
rendement 7.
Q34. Déterminer la puissance des actions mécaniques du sol sur la roue دما
P(0 — Ray/0). En déduire P(0 ج Rar/0).
Q35. Donner la puissance de l’actions mécanique de la pesanteur sur le robot,
P(pes ج- Robot/0).
Q36. Montrer que l'équation obtenue par application du théorème de l'énergie
cinétique peut s’écrire sous la forme :
وله جه[ = À. Cm + B.M.9 +C.(Zu + Zn)
En déduire les expressions de 4, B et C en fonction de R, k, n, u et w.
Page 11 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
Q37. Par application du théorème de la résultante dynamique en projection sur 26,
déterminer l’expression de بط + Z\ en fonction de M, g et y.
Q38. En déduire l’équation différentielle du mouvement permettant de déterminer
le couple moteur +
F. Comportement en virage :
Objectif : analyser les glissements latéraux occasionnés au niveau des roues dans les
phases de rotation du châssis.
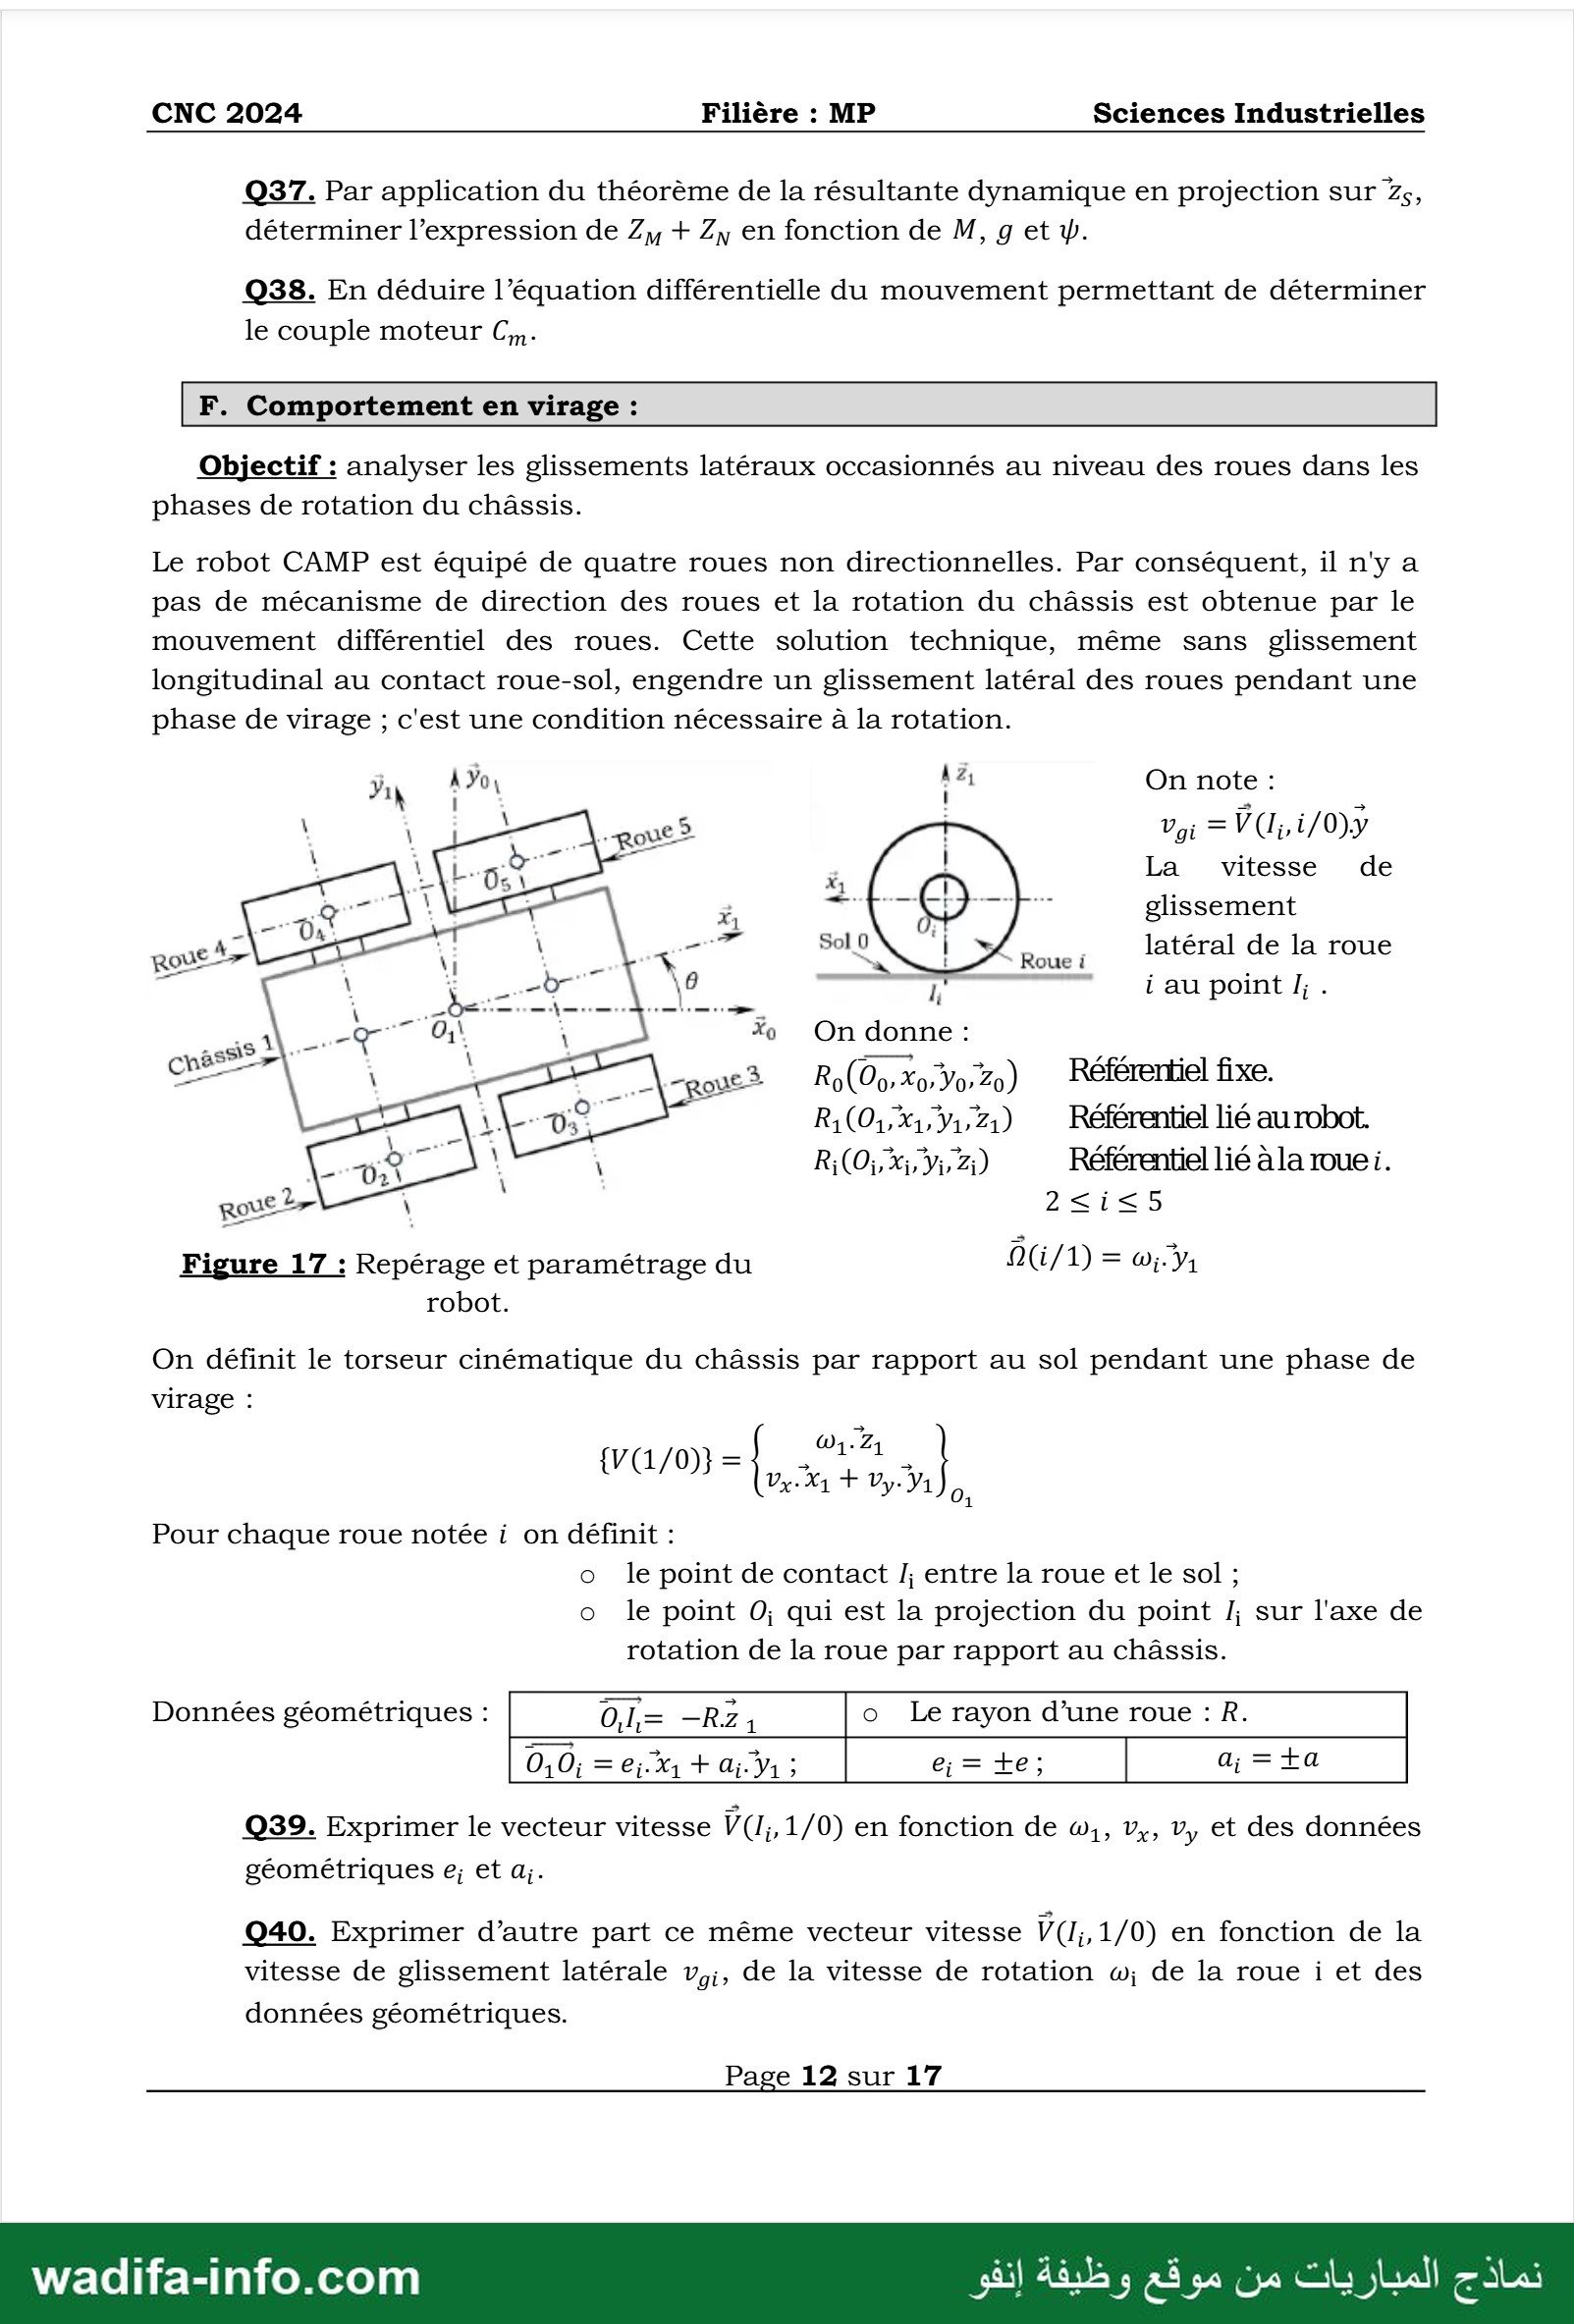
Le robot CAMP est équipé de quatre roues non directionnelles. Par conséquent, il n'y a
pas de mécanisme de direction des roues et la rotation du châssis est obtenue par le
mouvement différentiel des roues. Cette solution technique, même sans glissement
longitudinal au contact roue-sol, engendre un glissement latéral des roues pendant une
phase de virage ; c'est une condition nécessaire à la rotation.
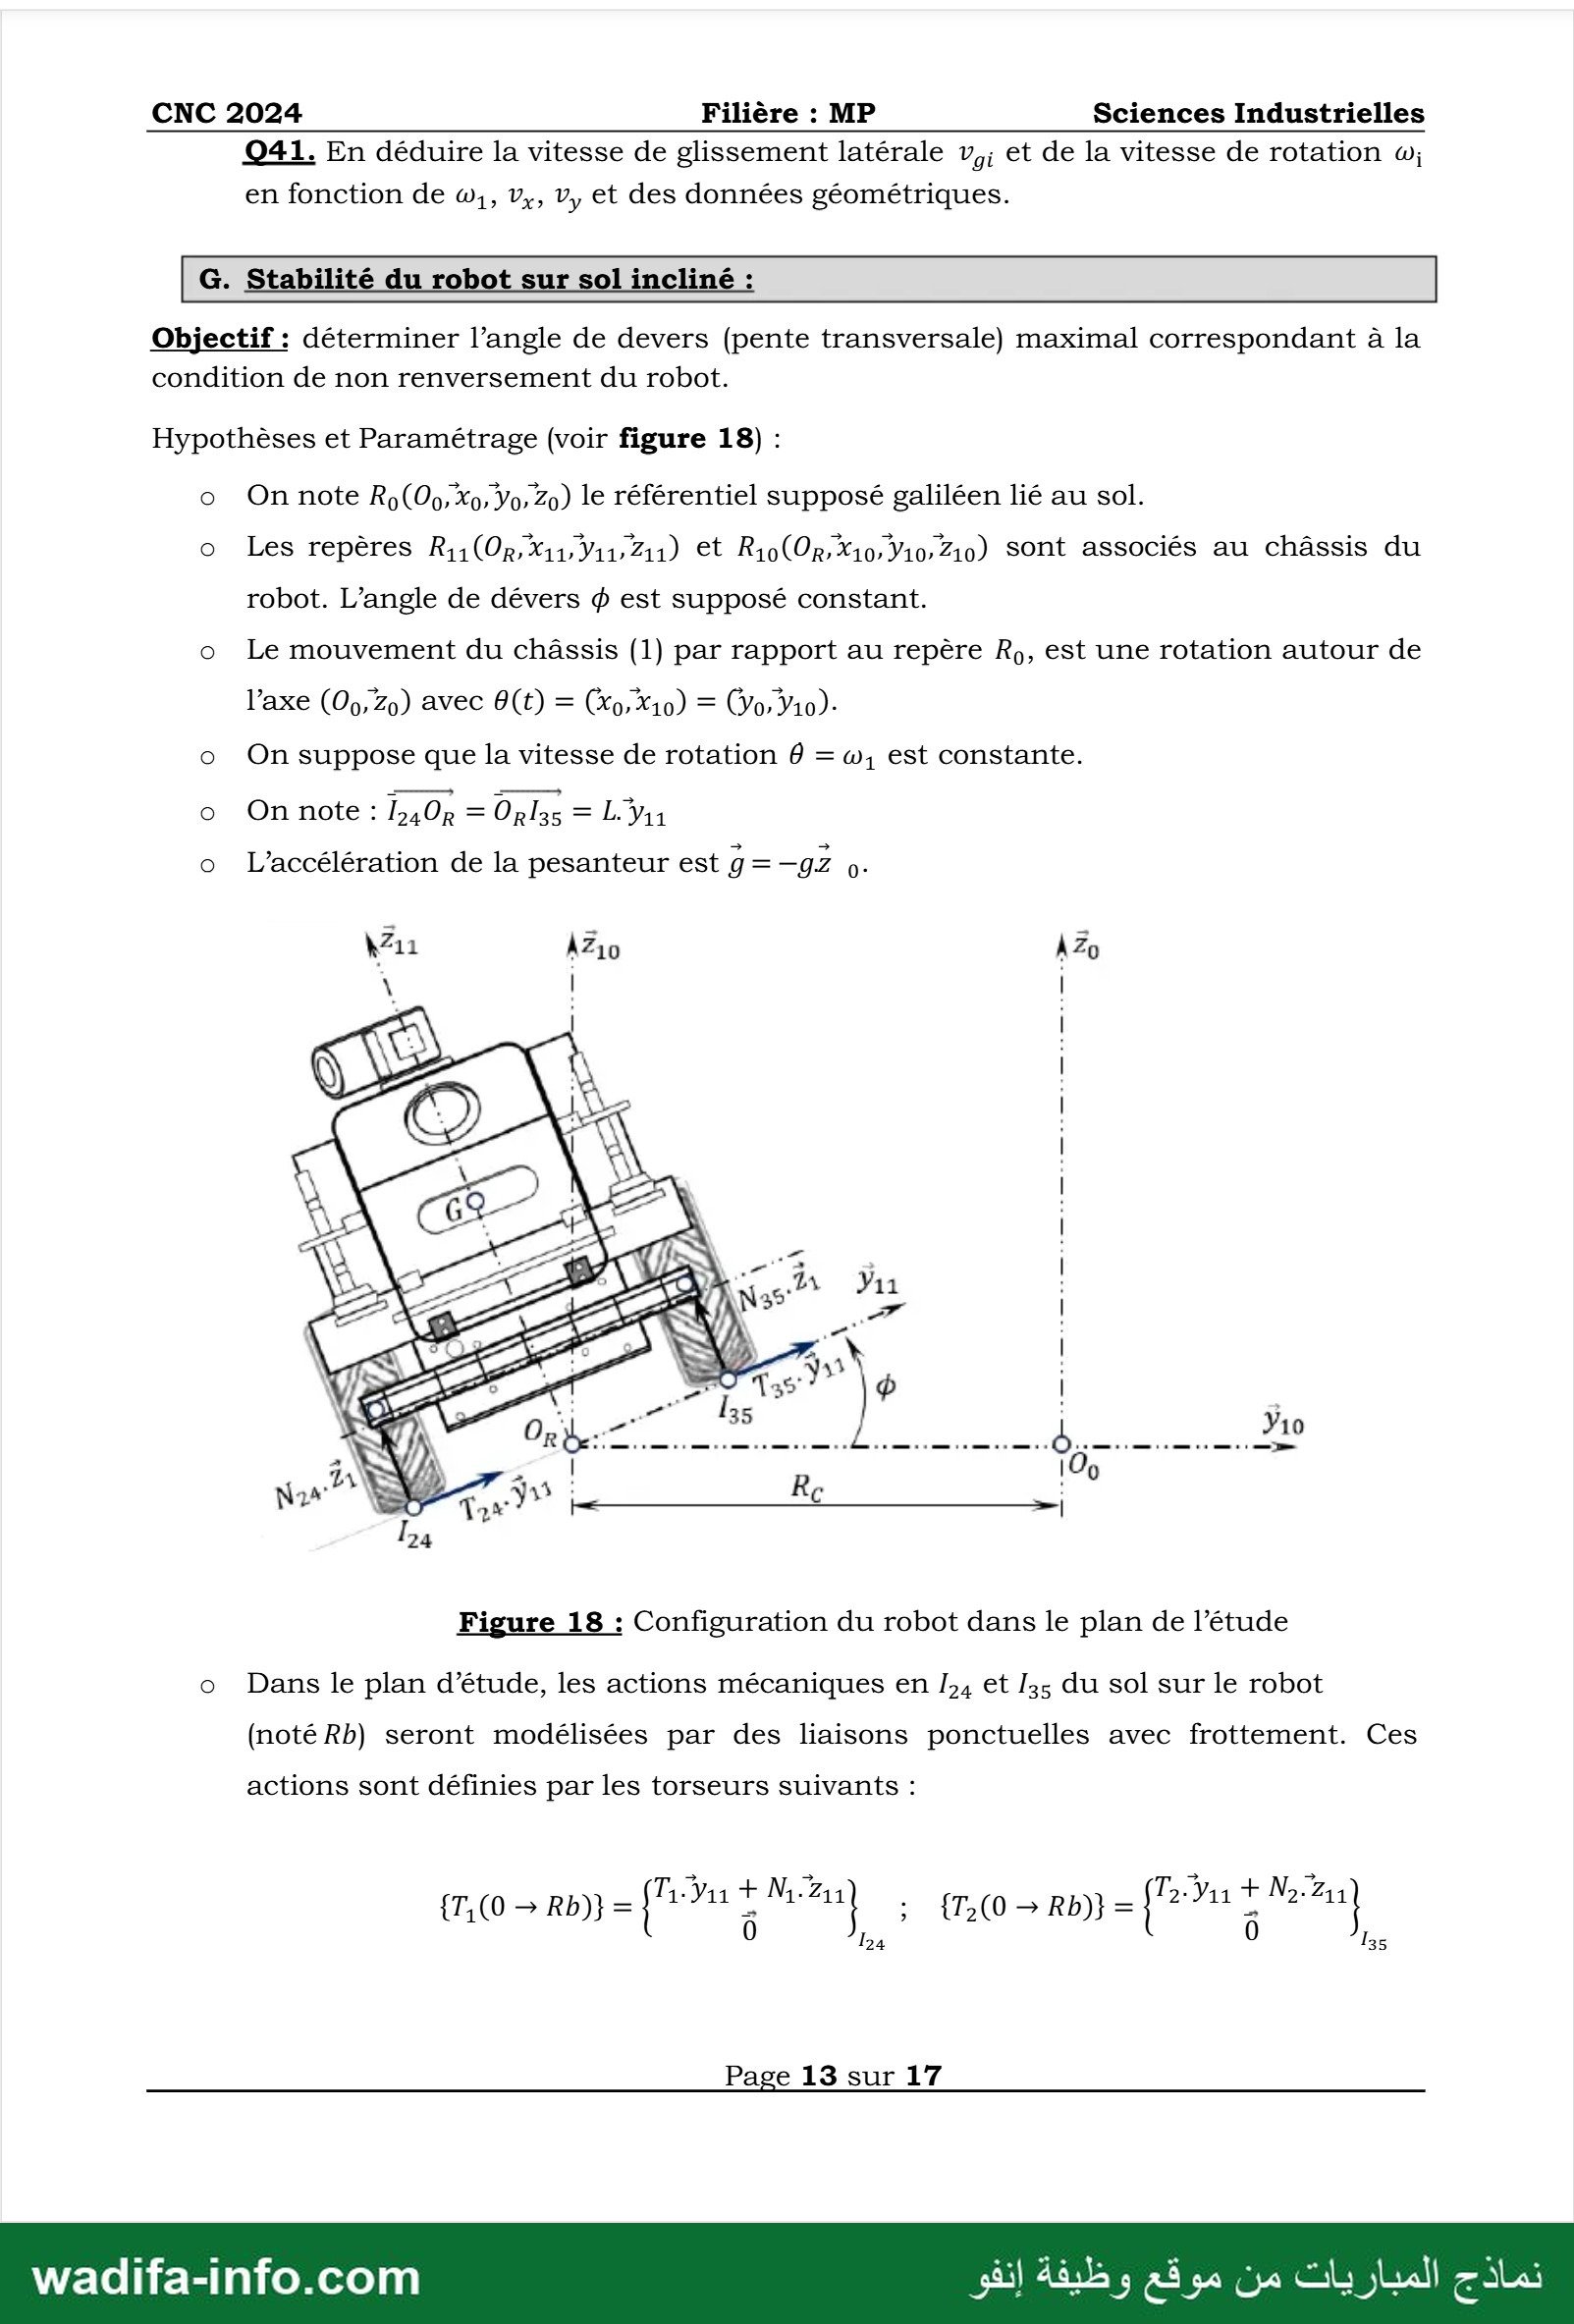
ل Yo ب On note .
ا : gout? ' Voi = VGii/0)y
ا 1 à La vitesse de
CAE, 1) LE
É nul Sol 0 : : 2
عدوم he 4 |! Mons: latéral 46 la roue
di \ = مأ 89 7 i au point 71 ٠
. <o ون 70 On donne:
بت | \ لي gout? Ro (© ; 20: Vo ; 20 ) Référentiel fixe.
me 1 R:(O:,x1,Y1,Z1) Référentiel lié aurobot.
\ À Ri(Oi, x, Yi Zi) Référentiel lié à la roue i.
Roue 2e \ 2/75
Figure 17 : Repérage et paramétrage du AG/D = وله
robot.
On définit le torseur cinématique du châssis par rapport au sol pendant une phase de
virage :
7)1/0(( <4 + ,
7 1 ا + +11
Pour chaque roue notée i on définit :
o le point de contact ا entre la roue et le sol ;
o le point O0; qui est la projection du point :ا sur l'axe de
rotation de la roue par rapport au châssis.
Données géométriques : o Le rayon d’une roue : R.
0:0 = وليه + ور :
Q39. Exprimer le vecteur vitesse VGA, 1/0) en fonction de بره v,, v, et des données
géométriques e; et a;.
Q40. Exprimer d’autre part ce même vecteur vitesse 8 1/0) en fonction de la
vitesse de glissement latérale v,;, de la vitesse de rotation ره de la roue 1 et des
données géométriques.
Page 12 sur 17
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
CNC 2024 Filière : MP Sciences Industrielles
041. En déduire la vitesse de glissement latérale v,; et de la vitesse de rotation له
en fonction de بره v,, v, et des données géométriques.
G. Stabilité du robot sur sol incliné :
Objectif : déterminer l’angle de devers (pente transversale) maximal correspondant à la
condition de non renversement du robot.
Hypothèses et Paramétrage (voir figure 18) :
o On note Ro(Oo, Xo, Yo; Zo) le référentiel supposé galiléen lié au sol.
o Les repères R;1(OR,X%11; Y11,Z11) et R10(OR; X10: Y10: Z10) Sont associés au châssis du
robot. L’angle de dévers ® est supposé constant.
o Le mouvement du châssis (1) par rapport au repère R,, est une rotation autour de
l'axe (05, Z0) avec 8(t) = (to, X10) = (Vo; Y10).
o On suppose que la vitesse de rotation 4 = زه est constante.
0 On note : La0p — Ole — L. Vis
o L’accélération de la pesanteur est 9=-92 0.
\Z11 ÀZ10 À Zo
ST 3 .ه
AL DAOLCEX N35° حر |
7 a LE ص .* :
1 < ) F2 ب Rs. 2 6 1 :
Ces PLUS | |
Cr s## h.
| ب \ LUE PRES ISERE 7
LA TX 4}) 1 ِ R 109
N 14 = Tan Y L TE pe)
Figure 18 : Configuration du robot dans le plan de l’étude
o Dans le plan d'étude, les actions mécaniques en يدا et وول du sol sur le robot
(noté Rb) seront modélisées par des liaisons ponctuelles avec frottement. Ces
actions sont définies par les torseurs suivants :
le: H .و1 V1 + No,
17:00 — Rb)} = 8 1711 + N - : {T,(0 = Rb}}= 23/11 F0 -
0 ود 0 135
Page 13 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
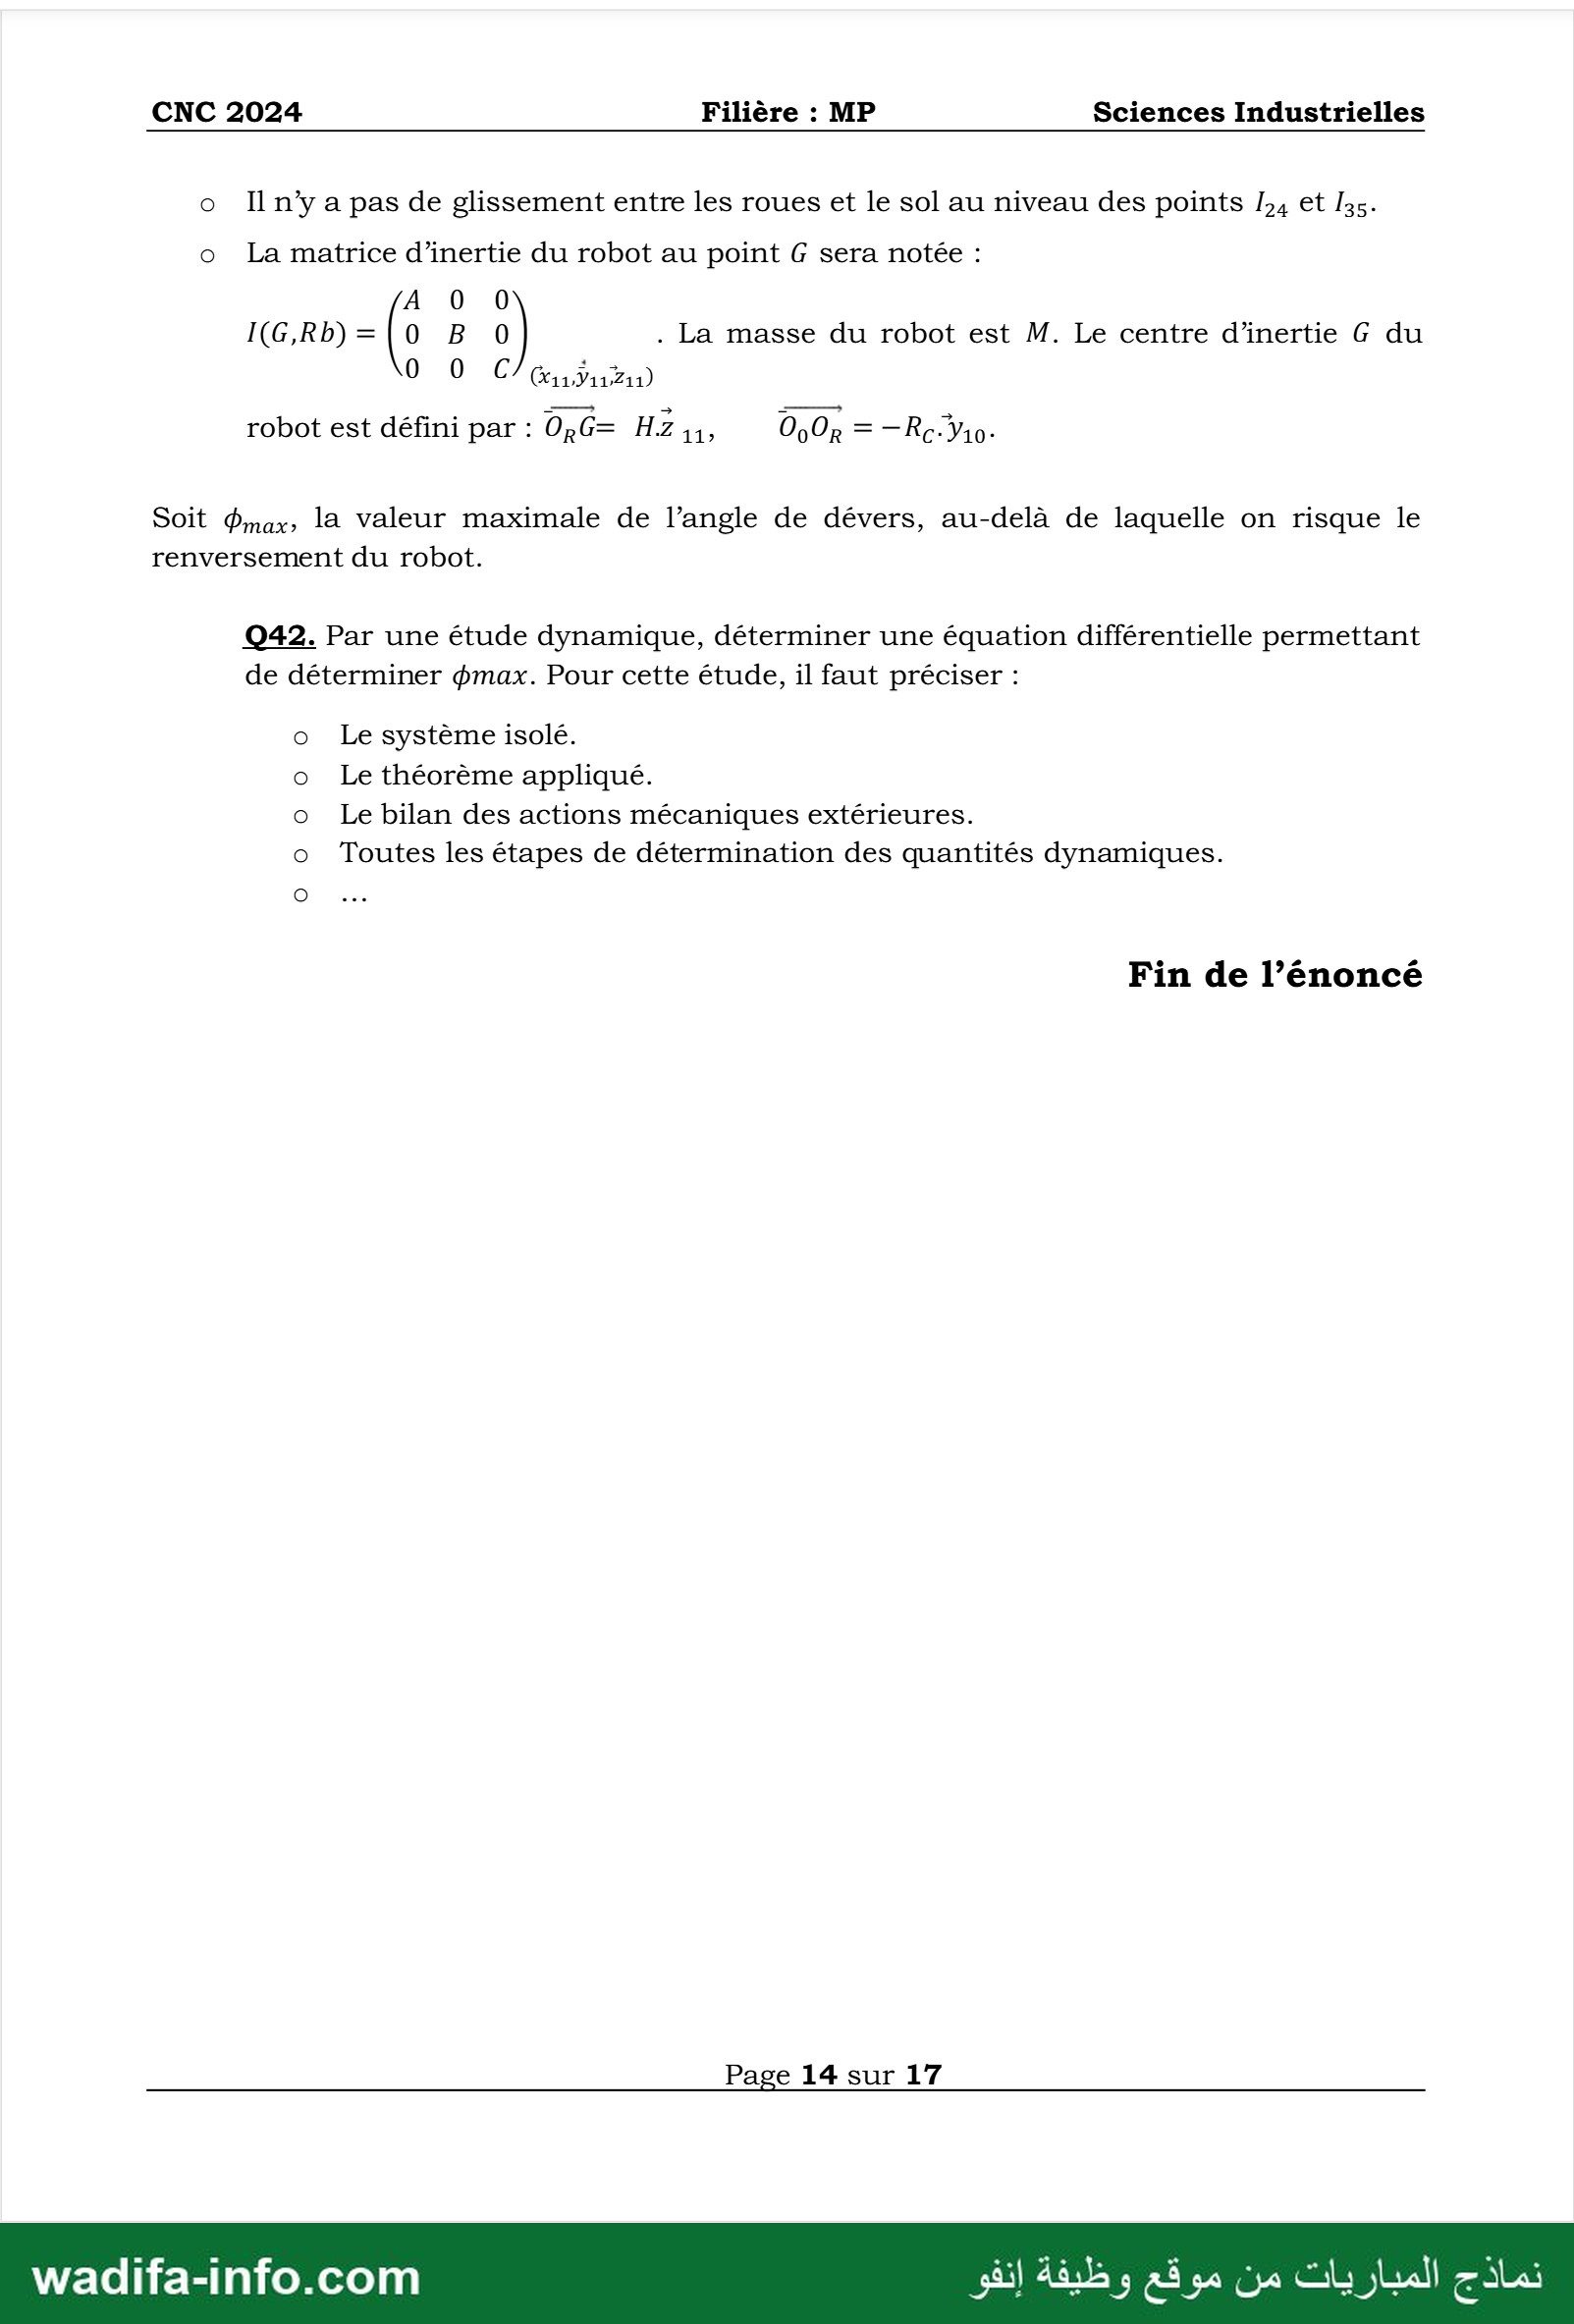
o 11 تخد a pas de glissement entre les roues et le sol au niveau des points بدا et 1.
o La matrice d'inertie du robot au point 6 sera notée :
A 0 0
I(GRb)=|0 B 0 . La masse du robot est M. Le centre d'inertie 6 du
0 O0 C Cris Via Za)
robot est défini par : 0,G= Hz و0و0 و11 - Ra Vo.
SOit مممة la Valeur maximale de l’angle de dévers, au-delà de laquelle on risque le
renversement du robot.
Q42. Par une étude dynamique, déterminer une équation différentielle permettant
de déterminer max. Pour cette étude, il faut préciser :
o Le système isolé.
o Le théorème appliqué.
o Le bilan des actions mécaniques extérieures.
o Toutes les étapes de détermination des quantités dynamiques.
Fin de l’énoncé
Page 14 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
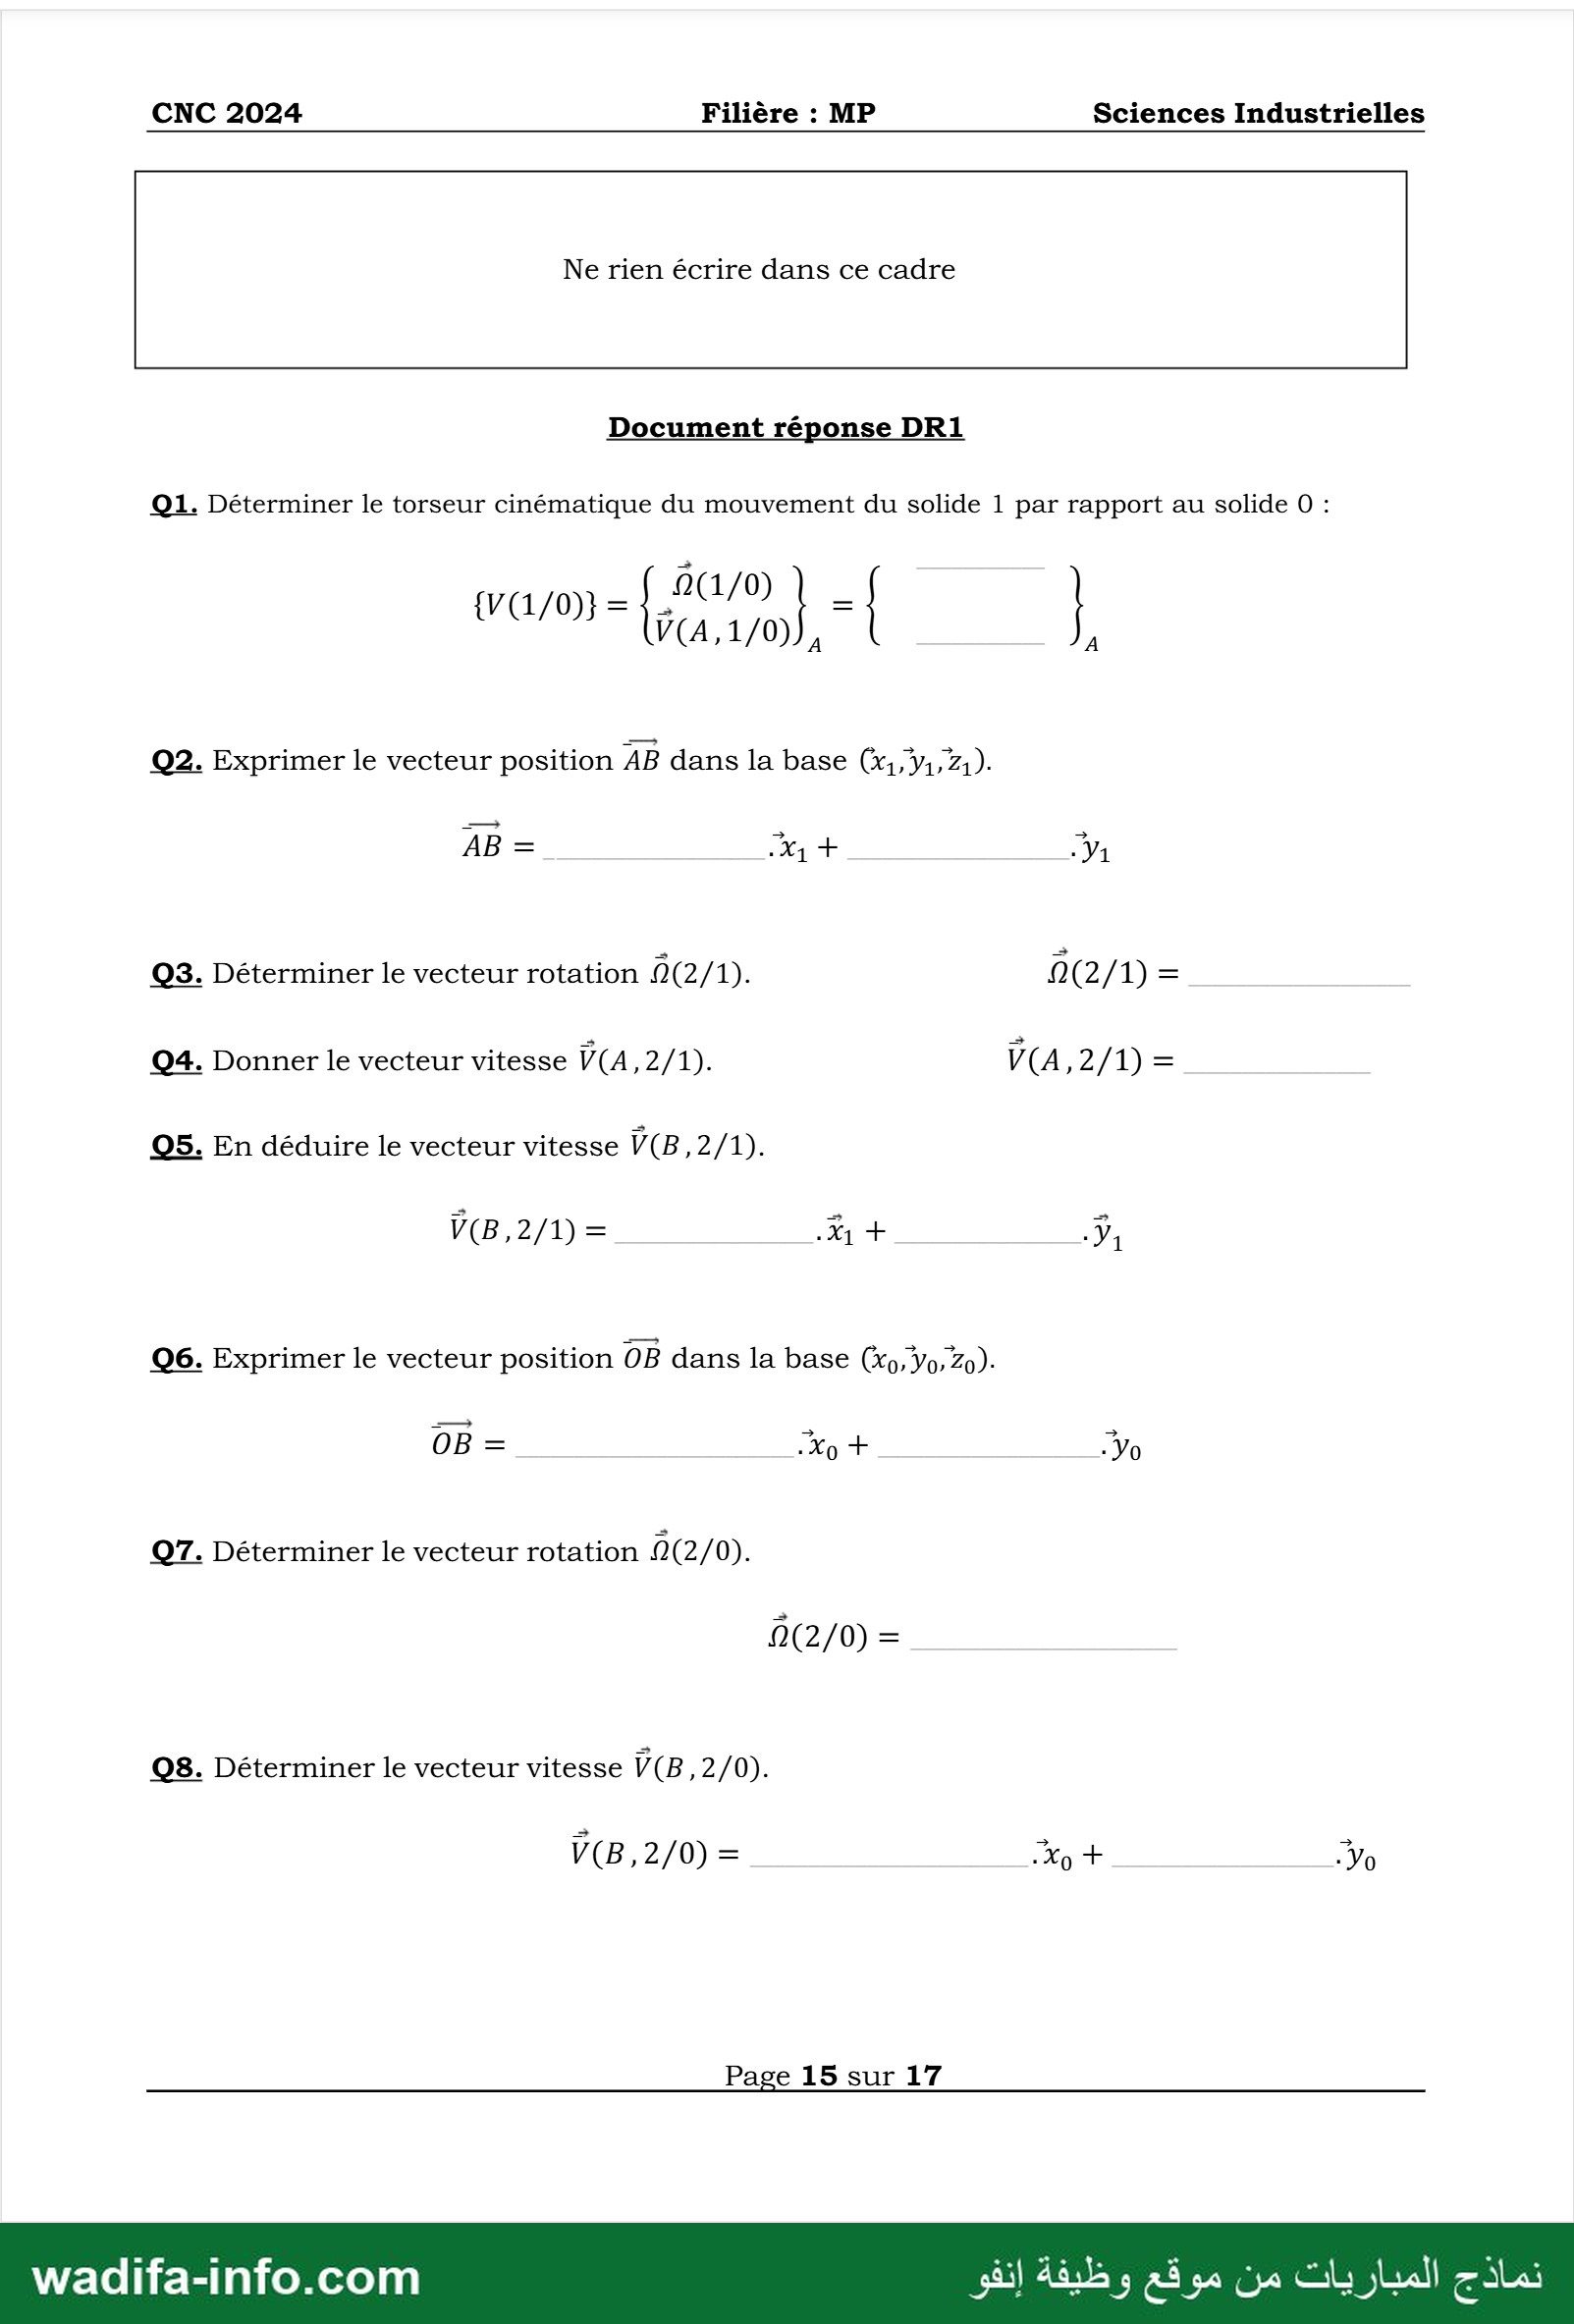
Document réponse 1
91. Déterminer le torseur cinématique du mouvement du solide 1 par rapport au solide 0 :
9(1/0
)7)1/0(( = 1 Ft l = l
((1/0ب)7 7
92. Exprimer le vecteur position AB dans la base Ds Vire
AB = X1 + Ya
Q3. Déterminer le vecteur rotation 9(2/1). 7 )2/1( =
Q4. Donner le vecteur vitesse V(A,2/1). V(A :2J)1}=
905. En déduire le vecteur vitesse V(B,2/1).
V(B,2/1) = À + Ÿ.
Q6. Exprimer le vecteur position 08 dans la base oi Yo: Zo):
OB = Xo + Vo
97. Déterminer le vecteur rotation 9(2/0) 1
0)2/0( =
Q8. Déterminer le vecteur vitesse 78 2/0٠
V(B,2/0) = Xo + Yo
Page 15 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
Document réponse DR2
099
w 12 © | ب
à = 5. 5
2.2 | A LE
D: اسم
2 =. 9 a 01 ©
3 سان الك
4 BE BIS
- @œlT ® 09
Ts a 0 0 مج
C4 ER “À frs
5 82 4h
2 شَ 2
Ps 5
Lans |
2 8 7
8: 2 = حل 2. ©
S + 95 | D.
نم © 3+0 [es 2
Page 16 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CNC 2024 Filière : MP Sciences Industrielles
Document réponse DR3
Q14, Q15 et Q18.
0 0 1 1 2 2 3
10 5.0x10 10 5.0x10 10 5.0x10 10
20 [l ! ا ! 1 1 ْ ا
لس سد ع 0 حرج UT ااا ال NS EL CET SNS SN أ
D , +) ) CU ٍْ ant ١ ١١ ١ ١ ٍ +6 À ١ ١ Étui
بو , ٠ ١ étui ٍ OO ١+١ à يد ١ ١ , 6 À ؛ ١ dit
5 EE A ا اد اا حا حك
a Ho ١) Un ١! Lie: NN iii
= ١ ١ ١ !] s : ا ١ ١ ا ١ ل : ٠ ١ 0١ ١ 0 ١ ١ ١ ١ il : ١
سب جح ne 7
0 4 ل 1 رن ا ل mcm ا الا م
Pulsation (rad/s)
8 80 1 1 2 2 3
10 5.0x10 10 5.0x10 10 5.0x10 10
0 ل 1 ل ْ L ا ٠! ١٠ ١ ْ ل 1 1 1 1 1 ١! ا ll ا 1 1 ا ll te
m ا ل | ! ا 1 ْ ْ ا ل Ll ا ْ !| | 1 1 ا L ل ا ا ١ LA
À ا 1 ل ل 1 ل ER ا | ll ' ا 1 ا ٠2 ْ ا L Ll 1 1 ١ 71
ب 'ٍ UE + RS | ا LUE ; Ë À iii
mor au oo لا ua bo ci Ste eSpas
Page 17 sur 17
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
الجهة المنظمة: وزارة التعليم العالي والبحث العلمي والابتكار - المباراة الوطنية المشتركة · 2024 — مصدر النسخة: نسخ منشورة على الويب؛ الإعلان الرسمي للمباراة هو المرجع.
كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/3966/نموذج-المباراة-الوطنية-المشتركة-CNC-2024-علوم-المهندس-Sciences-Industrielles-ش
