

نموذج المباراة الوطنية المشتركة CNC 2026: علوم المهندس (Sciences Industrielles) - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: wadifa-info.com/نموذج-مباراة/3948
باختصار
هذا نموذج امتحان كتابي سابق لمباراة ولوج مدارس المهندسين (الأقسام التحضيرية) لدى وزارة التعليم العالي والبحث العلمي والابتكار - المباراة الوطنية المشتركة (19/05/2026)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF.
- الجهة المنظمة
- وزارة التعليم العالي والبحث العلمي والابتكار - المباراة الوطنية المشتركة
- الدرجة
- ولوج مدارس المهندسين (الأقسام التحضيرية)
- التخصص
- علوم المهندس - شعبة MP
- الدورة
- 19/05/2026
- عدد الصفحات
- 31
- لغة الأسئلة
- الفرنسية
- التصحيح
- غير متوفر بعد
صفحات النموذج (31)
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
4XHA£+ ١ المملكة المغربية 1 0 َ 6ع
+©ملامع,+ 1 SOOHCA مقالااء À ( a Éd وزارة التعليم العالي
بلااه: LoOOcl À 006 والبحث العلمر_والابتكان ارا له
Royaume du Maroc
Ministère de l'Enseignement Supérieur,
de la Recherche Scientifique et de l'Innovation
INSE À
CONCOURS NATIONAL COMMUN
d’Admission dans les Établissements de Formation d’Ingénieurs et
Établissements Assimilés
Session 2026
Épreuve de : Sciences Industrielles
Filières : MP
Date : 19-05-2026 Durée 4 Heures de 08H00 à 12H00
Si, au cours de l'épreuve, un candidat repère ce qui lui semble être un point de clarification d'énoncé, il le
signale sur sa copie et poursuit sa composition en expliquant les raisons de son initiative.
L'usage de la calculatrice est autorisé
Cette épreuve comporte 29 pages au format A 4 en plus de deux pages de garde
Page de garde
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
CONCOURS NATIONAL COMMUN
D’ADMISSION AUX GRANDES ECOLES D’INGENIEURS
MAROCAINES
SESSION : 2026
FILIERE : MP
| EPREUVE DE SCIENCES INDUSTRIELLES
POUR L’INGENIEUR
DUREE : 4 HEURES
AUCUN DOCUMENT N’EST AUTORISE
CALCULATRICES AUTORISEES
° En plus de cette page de garde, le sujet est étalé sur 29 pages qui
sont réparties comme suit :
o Le texte de l'épreuve : pages numérotées de 1 à 17.
o Six documents annexes : pages 18 à 28.
o Six documents-réponses : pages 24 à 29. (A RENDRE avec la
copie même non complétés).
+ En plus de l’exercice préliminaire, le sujet se compose de CINQ
parties INDEPENDANTES pouvant être traitées indifféremment.
Nota :
- Il appartient au candidat de vérifier qu’il a reçu un sujet complet et correspondant à
l'épreuve à laquelle il se présente.
_— Siun candidat est amené à repérer ce qui peut lui sembler être une erreur d'énoncé,
il le signalera sur sa copie et devra poursuivre sa composition en expliquant les
raisons des initiatives qu'il a été amené à prendre.
— Conformément au principe d'anonymat, votre copie ne doit comporter aucun signe
distinctif, tel que nom, centre, signature, etc.
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
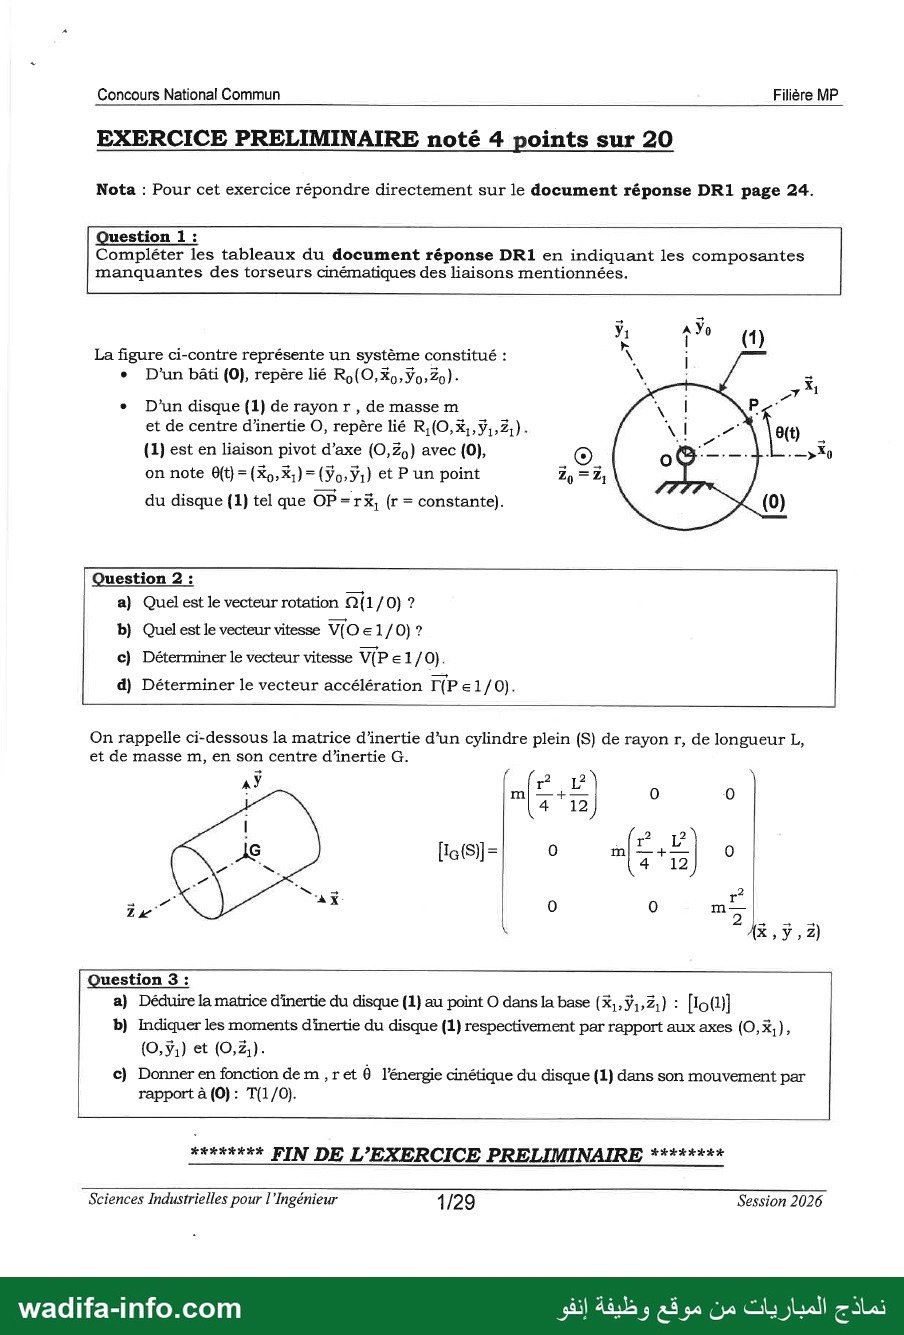
EXERCICE PRELIMINAIRE noté 4 points sur 20
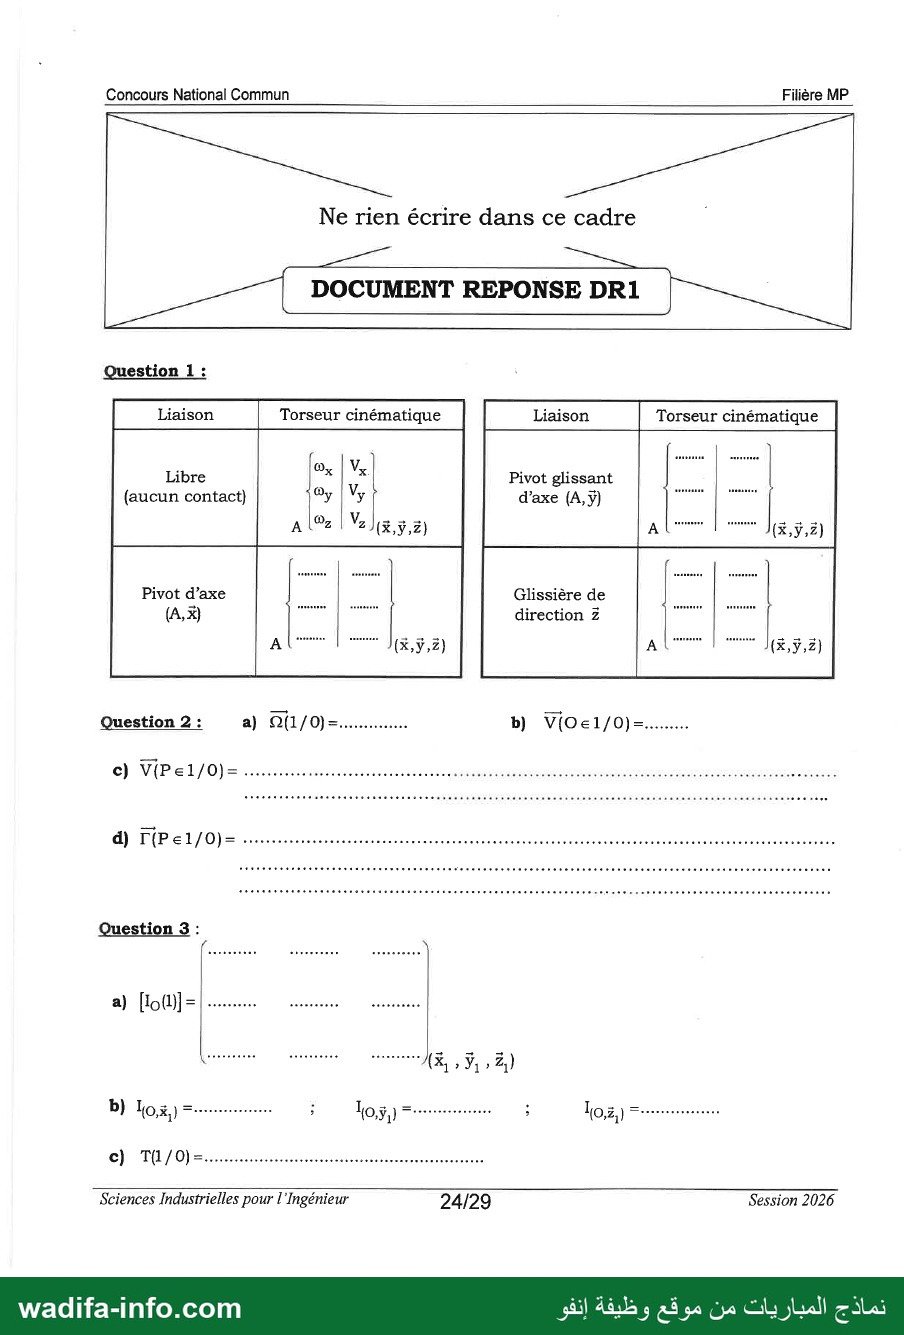
Nota : Pour cet exercice répondre directement sur le document réponse DR1 page 24.
Question 1 :
Compléter les tableaux du document réponse 011 en indiquant les composantes
manquantes des torseurs cnmématiques des liaisons mentionnées.
ÿ: À Yo 1
La figure ci-contre représente un système constitué : X |
+ D'un bâti (0), repère lié Ro(O,X0, Yo, 20)- À : 8
+ D'un disque )1( de rayon r , de masse m PT
et de centre d'inertie 0, repère lié R;(0,%,,ÿ,2). م
)1( est en liaison pivot d’axe (ن0,2) avec (0), © a وتيت .ما
on note O{t}=(x,,X;)=(Y0,Y1) et P un point 2 =
du disque (1) tel que OP=r3%, (r = constante). (0)
Question 2 :
a) Quel est le vecteur rotation oi 1/0)?
b} Quel est le vecteur vitesse V{O € 1/0) ?
c) Déterminer le vecteur vitesse مل e1/0).
d) Déterminer le vecteur accélération 1 e1/0).
On rappelle ci-dessous la matrice d'inertie d’un cylindre plein (S) de rayon r, de longueur مآ
et de masse m, en son centre d'inertie G.
AY m| + | 0 0
4 12)
ح ا(5)ج1 0 M|—+— 0
5 و1 8[[ | 4 3
ا ا 2
£ ; ax ٍ
ا 0 0 m 2
KR; Y:,2)
Question 3 :
a) Déduire la matrice d'inertie du disque (1} au point O dans la base (X1,ÿ1,21) : [lo(l)]
(ط Indiquer les moments d'inertie du disque (1} respectivement par rapport aux axes (O,%;),
(O,ÿ1) et (0,Z;).
c) Donner en fonction dem ,ret Ô l'énergie cinétique du disque (1) dans son mouvement par
rapport à (0) : T{1/0).
*#####** FIN DE L’EXERCICE PRELIMINAIRE ******#*
Sciences Industrielles pour l'Ingénieur 1/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
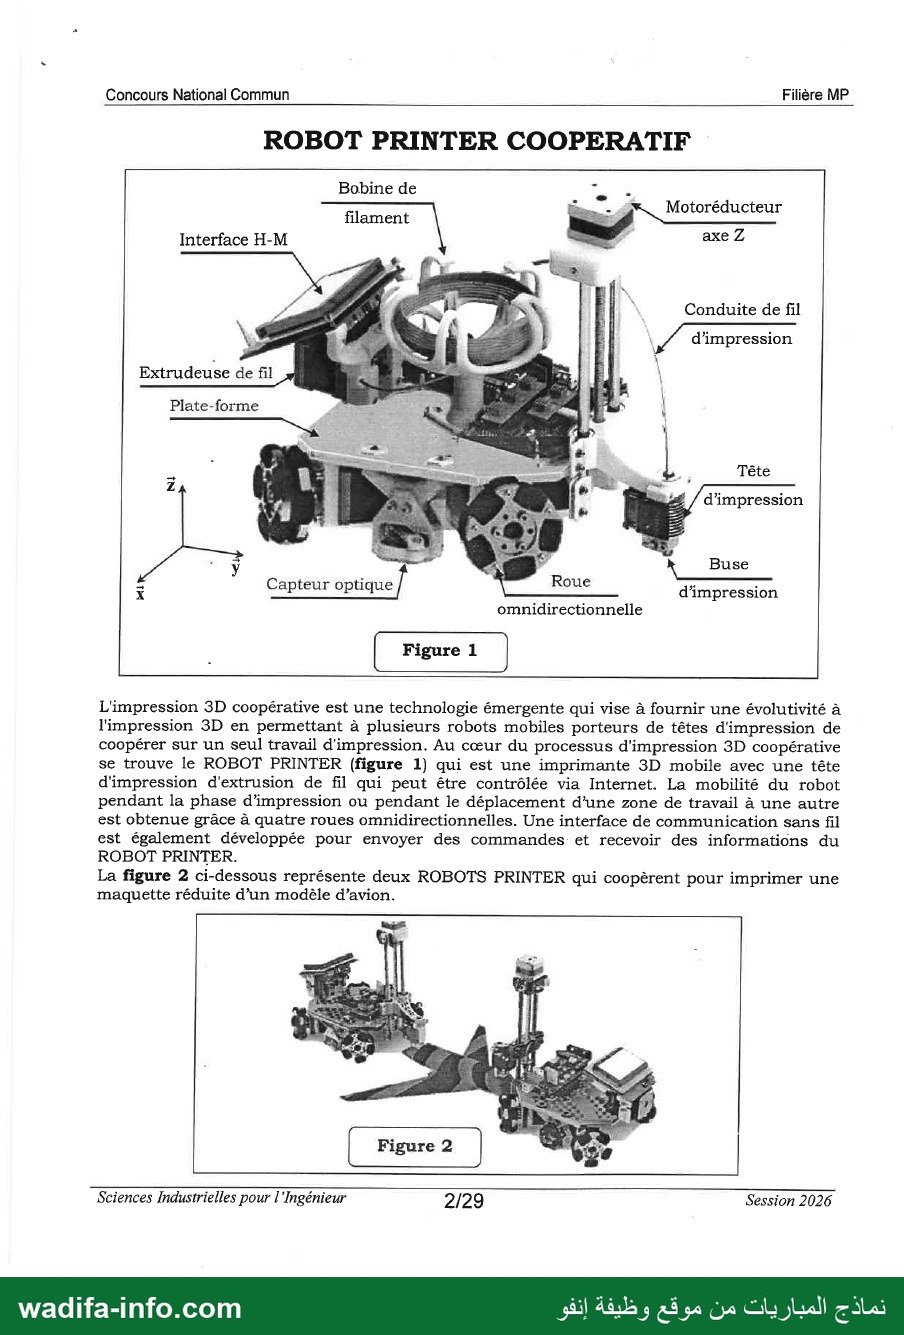
ROBOT PRINTER COOPERATIF
Bobine de ee à
.مجح < Motoréducteur
filament ب
Interface H-M ? axe Z
sie ; ré © d 1 > ل Conduite de fil
X rte PP خب \ / d'impression
Extrudeuse de fil EM ا ب © 1 Plate-forme LÉ 5 0 5 F. 3 7 7 م /ّ 1
Gi - 7 نا |
r CN CRE er, ; Tête
y ‘à + + & } > | 8 ل / d'impression
“+ ne اب À à « Buse
5 Capteur optique ] Roue d'impression
omnidirectionnelle
L'impression 3D coopérative est une technologie émergente qui vise à fournir une évolutivité à
l'impression 31 en permettant à plusieurs robots mobiles porteurs de têtes d'impression de
coopérer sur un seul travail d'impression. Au cœur du processus d'impression 30 coopérative
se trouve le ROBOT PRINTER (figure 1) qui est une imprimante 3D mobile avec une tête
d'impression d'extrusion de fil qui peut être contrôlée via Internet. La mobilité du robot
pendant la phase d'impression ou pendant le déplacement d'une zone de travail à une autre
est obtenue grâce à quatre roues omnidirectionnelles. Une interface de communication sans fil
est également développée pour envoyer des commandes et recevoir des informations du
ROBOT PRINTER.
La figure 2 ci-dessous représente deux ROBOTS PRINTER qui coopèrent pour imprimer une
maquette réduite d’un modèle d'avion.
خب 0 .د الف De
À A DA Ne
FE NS NY
Sciences Industrielles pour l'Ingénieur 2/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
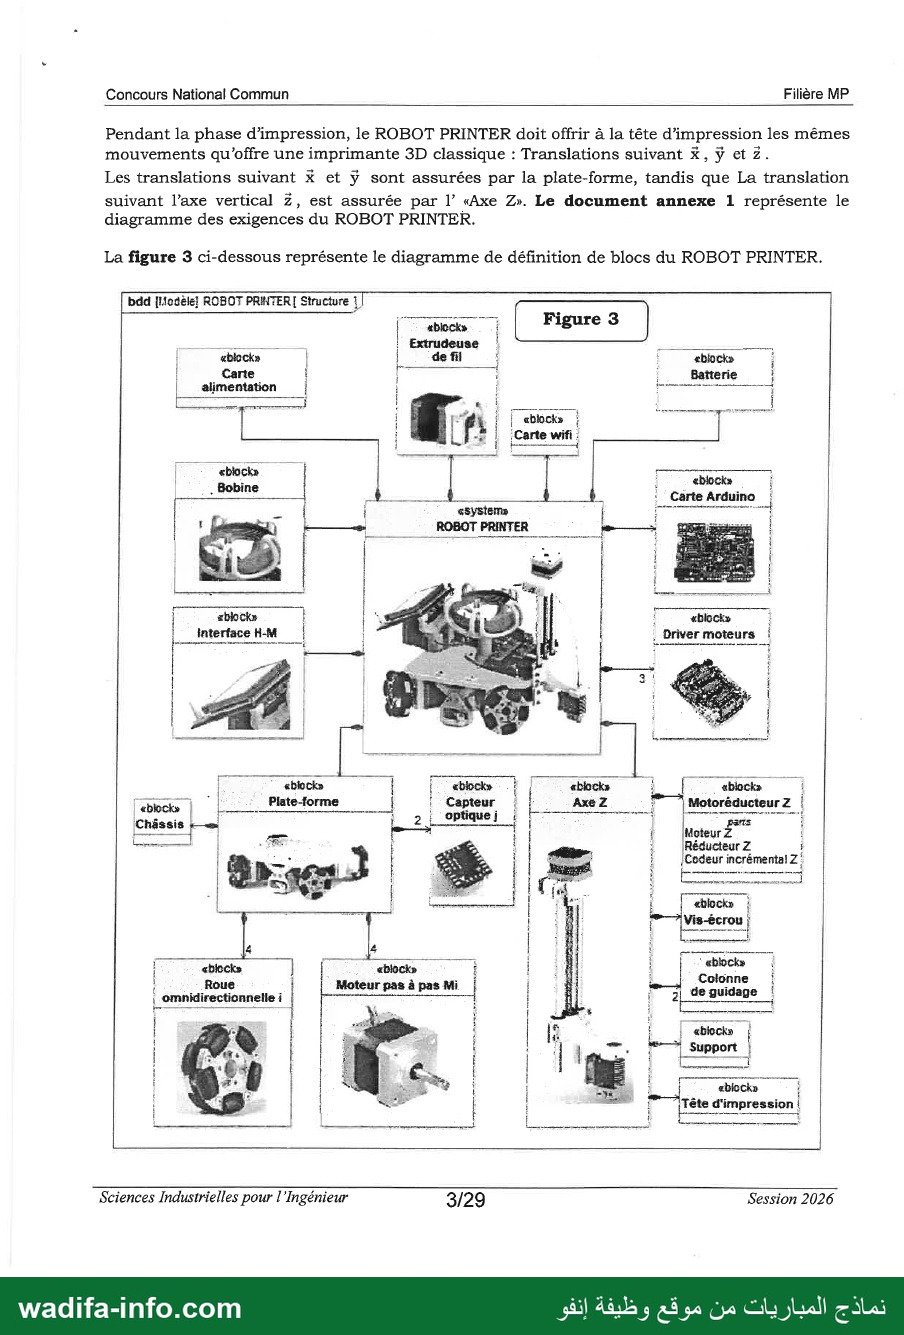
Pendant la phase d'impression, le ROBOT PRINTER doit offrir à la tête d'impression les mêmes
mouvements qu'offre une imprimante 3D classique : Translations suivant ب ÿ et Z.
Les translations suivant X et ÿ sont assurées par la plate-forme, tandis que La translation
suivant l’axe vertical Z, est assurée par 1 «Axe Z». Le document annexe 1 représente le
diagramme des exigences du ROBOT PRINTER.
La figure 3 ci-dessous représente le diagramme de définition de blocs du ROBOT PRINTER.
bdd {Modèle} ROBOT PRHTER! Structure ل
ببسب ! Extrudeuse ! دو بيت مسح
| ablock» | |.7 883 à «bb ;
Carte ١ ا 4 . Batterie
| alimentation 1 1 1 تساي
1 5 L { | block» |
L re 24 be
Bobine | قاد 8 ! Carte Arduino :
: x À Î «systems | PRE E
الس صن اجيج 0 { | ! «bloc |
|__ Interface H-M | 1 fé pu A | À . Driver moteurs |
ER ES SR NT Den mo أ
- ب نحط ER,
أ d Li DoIOTS. in NO | |
A | 1 EE 3 | ُ #8 É
Set | Plate-forme { | Capteur : | Axe Z ®—* Motoréducteur 27 |
DDR | لسسسا##ت8#ف كب ا 2 Loptiquej سح ا ميس كصب ا
ا أ ا شل سر سيت \uoteur 2° {
ET || Éd 1 7 Eee ; IRéducteur Z ;
me 1 0 | Core ? /Codeur incrémentalZ:
أ لبا 1 سأ Ë 1 «block» î
| 7 | fl اتا
1 1 : : Colonne |
ا 016 ; Moteur pas à pas Mi | | ; de guidage أ
re î | F Vi | بللا Emme
9 | | à 8 À | l —, Le support |
1 + | | 5 بج د 1 | ; sance
| ee 5 ا 0 Le É re 4 1 مط 1
| + ا RE | É Be iTête d'impression |
لببسبيا D لببيببنية ليا ل
Sciences Industrielles pour l'Ingénieur 3/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
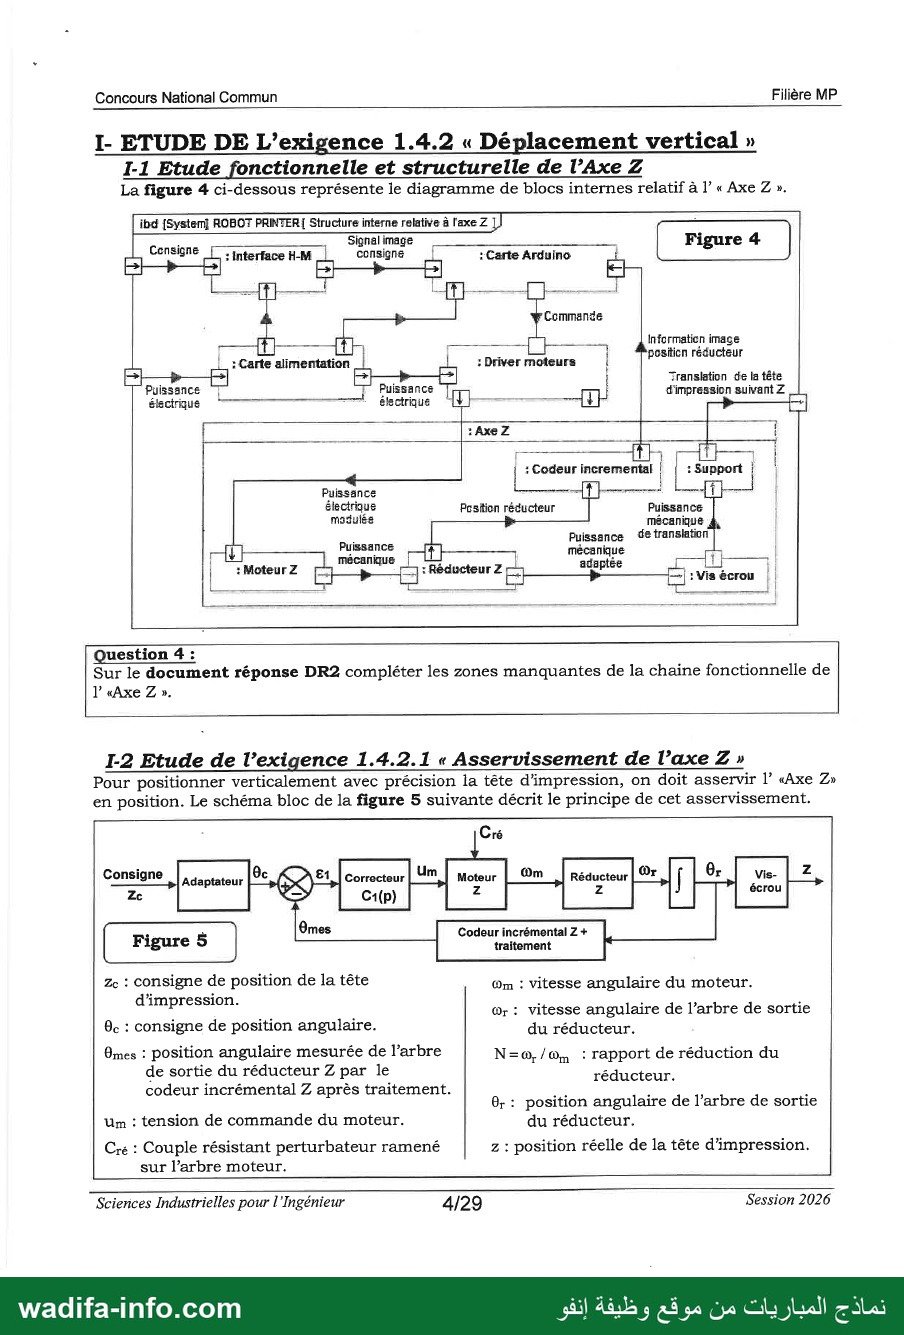
I- ETUDE DE L'’exigence 1.4.2 « Déplacement vertical »
1-1 Etude fonctionnelle et structurelle de l’Axe Z
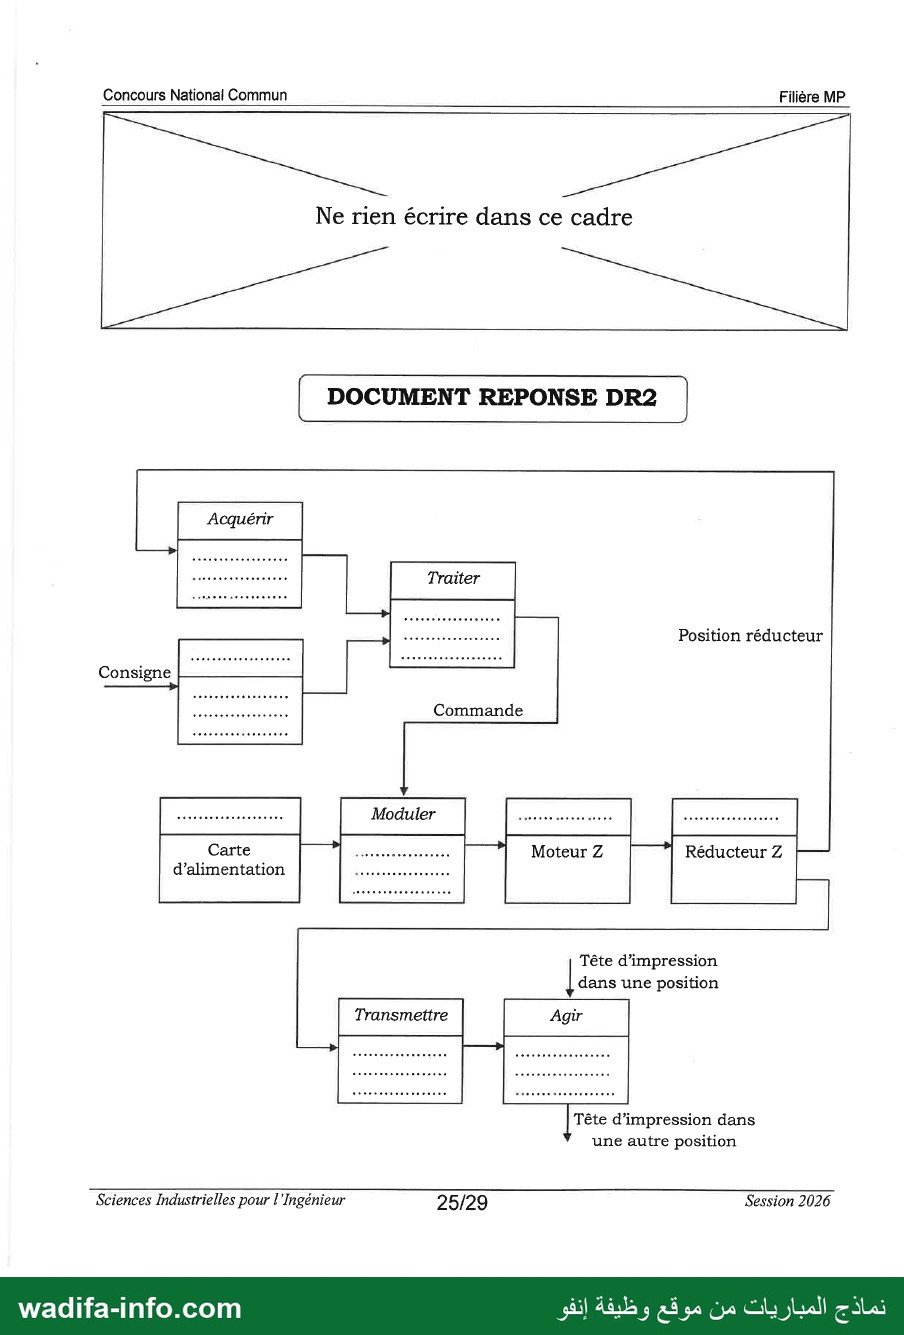
La figure 4 ci-dessous représente le diagramme de blocs internes relatif à l’ « Axe Z ».
ibd {System} ROBOT PRINTERI Structure interne relative à l'axe Z 7
Consigne L ; interface H-M _| consigne | : Carte Arduino 1 ] مسي )
= 5 يساح 2
Commande
e———{#) a La Informaticn image
:_:Carte alimentation | : Driver moteurs l PARUS
Pl ان 54 md FU 1 Translation de la tête
U 1 1 ance di H 1
بانس Es 60: ss impression suivant Z 5
Rs | ONU ااا
| Codeur incremental | [rise Î
Puissance ee ]4 سسا |
électrique Pcsition réducteur Puissance
08م mécanique
à Puissance de translation
Ù ارس mené Mu
| :MoteurZ 2 : Réducteur Z asie LE
اا …. .. |l ل … ا : Vis écrou l
Question 4 :
Sur le document réponse DR2 compléter les zones manquantes de la chaine fonctionnelle de
1 «Axe Z ».
1-2 Etude de l’exigence 1.4.2.1 « Asservissement de l’axe Z »
Pour positionner verticalement avec précision la tête d'impression, on doit asservir لا «Axe Z»
en position. Le schéma bloc de la figure 5 suivante décrit le principe de cet asservissement.
Cré
Consigne 9 1 Um Om | réducteur | ®r Or | vis- | Z
2 Adaptateur يكحي 5 eur Î Pr
Omes
Me ep —
ze : consigne de position de la tête Om : vitesse angulaire du moteur.
d'impression. : : و :
: 0 . or: vitesse angulaire de l’arbre de sortie
8. : consigne de position angulaire. du réducteur.
Omes : position angulaire mesurée de l'arbre وه دلا : rapport de réduction du
de sortie du réducteur Z par le réducteur:
codeur incrémental Z après traitement. 1 : 2
8. : position angulaire de l’arbre de sortie
Um : tension de commande du moteur. du réducteur.
Cré : Couple résistant perturbateur ramené 2 : position réelle de la tête d'impression.
sur l’arbre moteur.
D بسر جحت تججبَتَكٍخبنٍيتي ب تل
Sciences Industrielles pour l'Ingénieur 4/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
On notera ut} la fonction échelon unitaire (fonction de Heaviside). La transformée de Laplace
d’une fonction f{t) sera notée F(p).
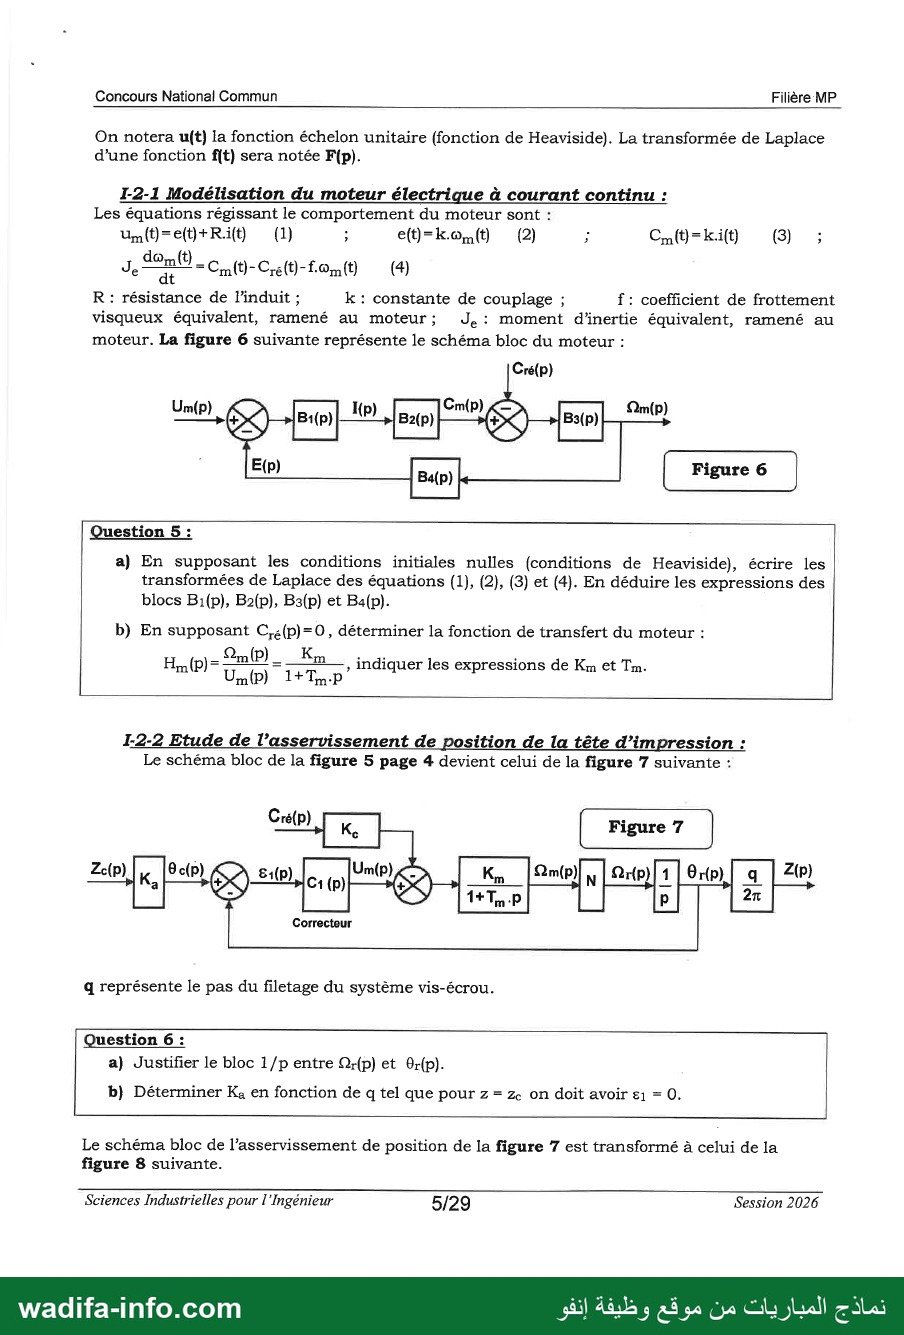
12-1 Modélisation du moteur électrique à courant continu :
Les équations régissant le comportement du moteur sont :
Um(t)=e(U+Ri(t )1( ; ett=kom(t) (2) ; Cmtt}=kitt) (3) ;
dot
Jen - (لمة-قيت-ززوه ©
R : résistance de linduit ; k : constante de couplage ; 1: coefficient de frottement
visqueux équivalent, ramené au moteur; نود moment d'inertie équivalent, ramené au
moteur. La figure 6 suivante représente le schéma bloc du moteur :
Cré(p)
Um(p) (م)1 دربم Cm(p) K=> Qm(p)
nn رسع رن مد إسزيع
{p) Figure 6
Question 5 :
a) En supposant les conditions initiales nulles (conditions de Heaviside), écrire les
transformées de Laplace des équations (1), (2), (3) et (4). En déduire les expressions des
blocs B1(p), B2(p), B3(p) et Ba(p).
b) En supposant C,a(p}=0, déterminer la fonction de transfert du moteur :
Qn(P) K sus ;
H == — 0, jnd 1 de Km et Tm.
m{P) Dati ln indiquer les expressions de Km et Tm
1-2-2 Etude de l’asservissement de position de la tête d’impression :
Le schéma bloc de la figure 5 page 4 devient celui de la figure 7 suivante :
Zap) ]K | 9 ا SD) est) Untp) <> نما | 1 أرما | أنمامع | م 200()
ب ب 1+0
Correcteur
q représente le pas du filetage du système vis-écrou.
Question 6 :
a) Justifier le bloc 1/p entre Q;(p) et Or(p).
b} Déterminer K4 en fonction de q tel que pour 2 = z on doit avoir ره = O.
Le schéma bloc de l’asservissement de position de la figure 7 est transformé à celui de la
figure 8 suivante.
Sciences Industrielles pour l'Ingénieur 5/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
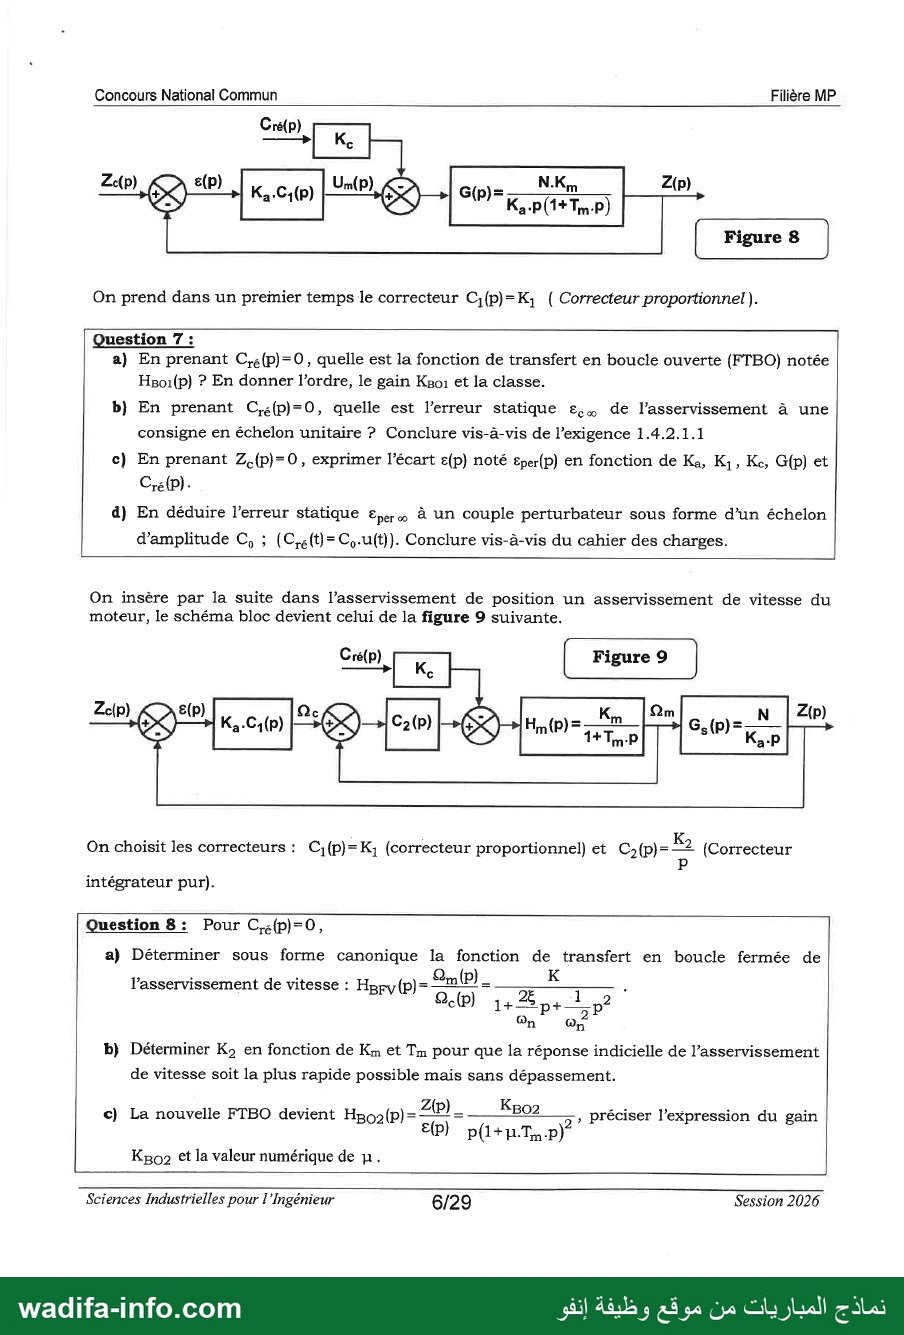
Cré(p)
Z«p) K7> (صاء Un(p) <> NK Z{p)
2(م)6 mm
es ex) Ka-P(1+Tm-P)
On prend dans un preïnier temps le correcteur Ci{p)=K; ( Correcteur proportionnel).
Question 7 :
a) En prenant C;4(p}=0, quelle est la fonction de transfert en boucle ouverte (FTBO) notée
Hgo1(p) ? En donner l’ordre, le gain رمعا et la classe.
b) En prenant C;e(p}=0, quelle est l'erreur statique مم de lasservissement à une
consigne en échelon unitaire ? Conclure vis-à-vis de l'exigence 1.4.2.1.1
c) En prenant Z.{p}=0, exprimer l'écart e(p) noté £per(p) en fonction de Ka, Ki, Ke, G(p) et
Cré (P).
d) En déduire l'erreur statique €, à un couple perturbateur sous forme d’un échelon
d'amplitude من ; (C,s(t}= Co.u(t)). Conclure vis-à-vis du cahier des charges.
On insère par la suite dans l’asservissement de position un asservissement de vitesse du
moteur, le schéma bloc devient celui de la figure 9 suivante.
Crél
{p) | Figure 9
Zc(p) KO E(P) DD ب K Qm N | (م)2
K,.C H, = mn انا G see
TT a-C1(P) à: Cat a AD DETS جد (قاء 1 م |
On choisit les correcteurs : C;(p)} = Ki (correcteur proportionnel) et C:(p}= KR (Correcteur
intégrateur pur).
Question 8: Pour C,;{p)=0,
a) Déterminer sous forme canonique la fonction de transfert en boucle fermée de
lPasservissement de vitesse : Hppy(p)= لقاو _ —— ِ
Q.(p) 1e px l..2
n Qn
b} Déterminer وكا en fonction de Km et Tm pour que la réponse indicielle de l’asservissement
de vitesse soit la plus rapide possible mais sans dépassement.
c} La nouvelle FTBO devient HBo2(p)= 2er - 02 , préciser l'expression du gain
EP) p(1+u.T.p)
KBo2 et la valeur numérique de n.
Sciences Industrielles pour l'Ingénieur 6/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
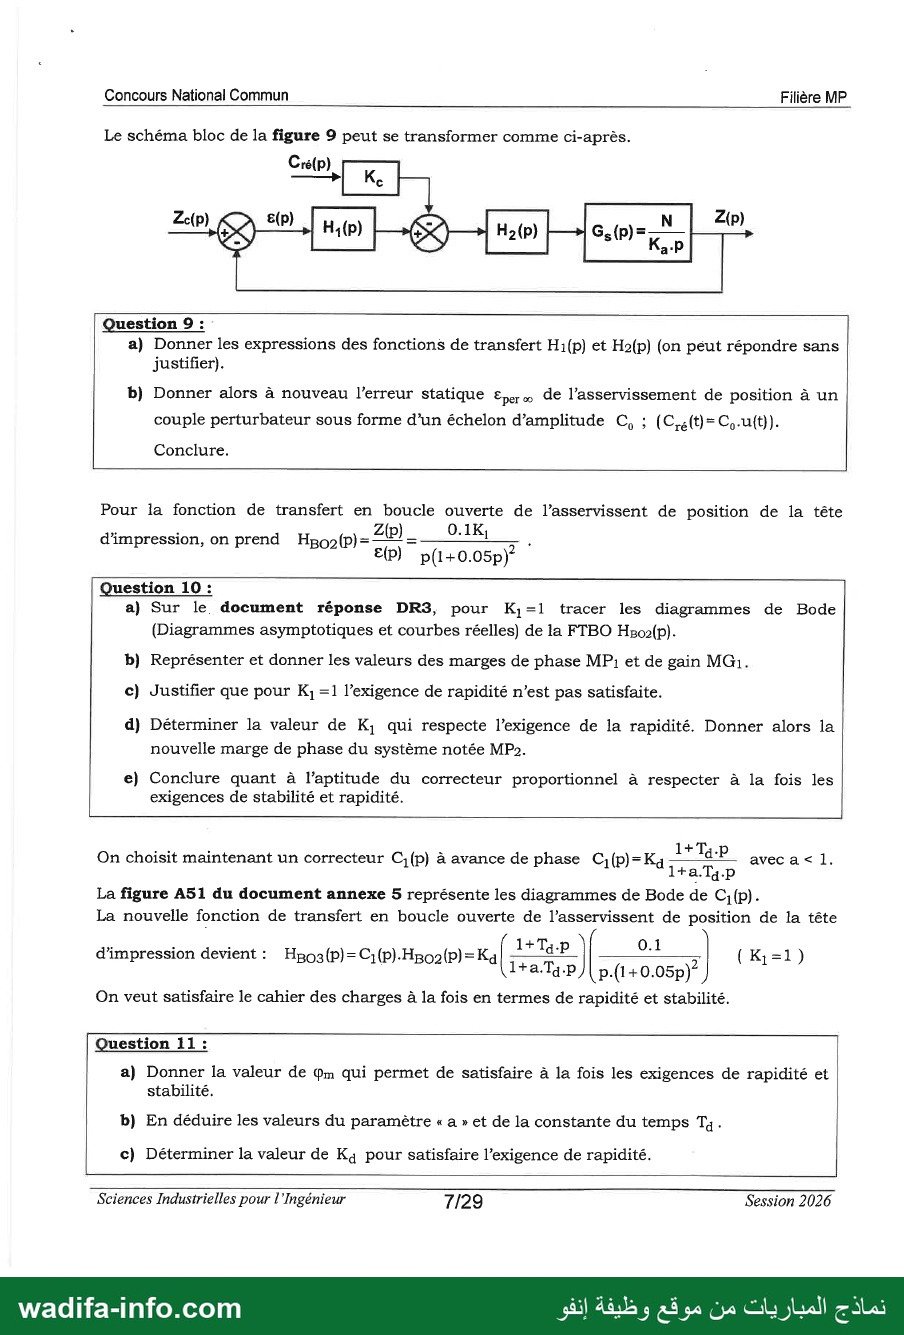
Le schéma bloc de la figure 9 peut se transformer comme ci-après.
Cré(p)
Ze(p) KO E(P) ِب ا 20 N | (م)2
9 Li à s{P) K,.p Ë
Question 9 :
a) Donner les expressions des fonctions de transfert H1(p) et H2(p) (on péut répondre sans
justifier).
b) Donner alors à nouveau l’erreur statique م ممع de l’asservissement de position à un
couple perturbateur sous forme d’un échelon d'amplitude C, ; (C,s(t}= Co.utt)).
Conclure.
Pour la fonction de transfert en boucle ouverte de l’asservissent de position de la tête
d'impression, on prend Hgop({p}= د _ يقلي لقا
E(P) p(1+0.05p)
Question 10 :
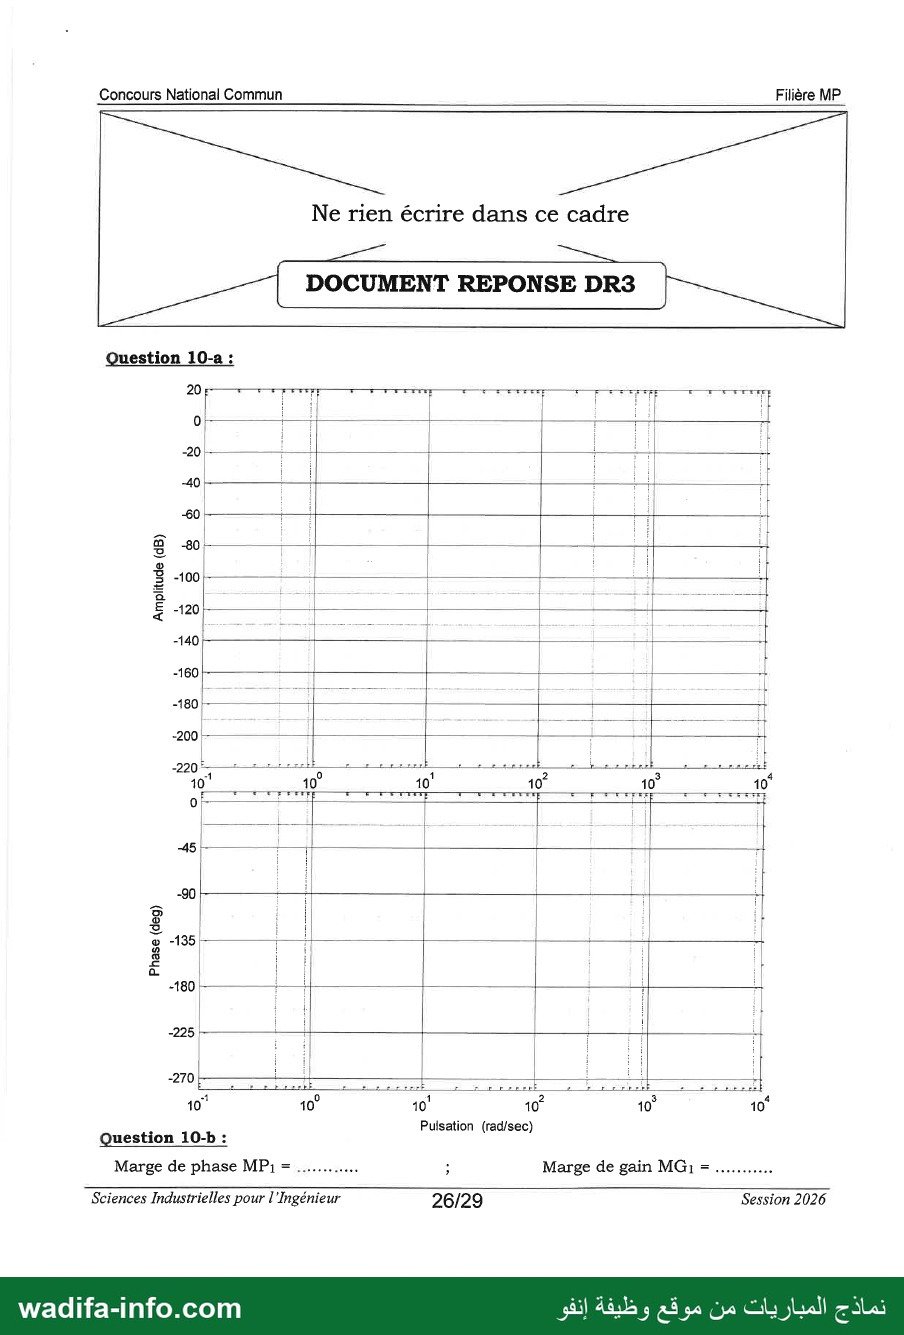
a) Sur le. document réponse DR3, pour K=1 tracer les diagrammes de Bode
(Diagrammes asymptotiques et courbes réelles) de la FTBO Hso2(p).
b) Représenter et donner les valeurs des marges de phase MP1 et de gain MG:1.
c) Justifier que pour K; =1 l’exigence de rapidité n'est pas satisfaite.
d) Déterminer la valeur de K; qui respecte l'exigence de la rapidité. Donner alors la
nouvelle marge de phase du système notée MP».
e) Conclure quant à l'aptitude du correcteur proportionnel à respecter à la fois les
exigences de stabilité et rapidité.
a 5 > 1+0
On choisit maintenant un correcteur C;(p) à avance de phase C1(p)=K4 Hans ec <1:
a. d-P
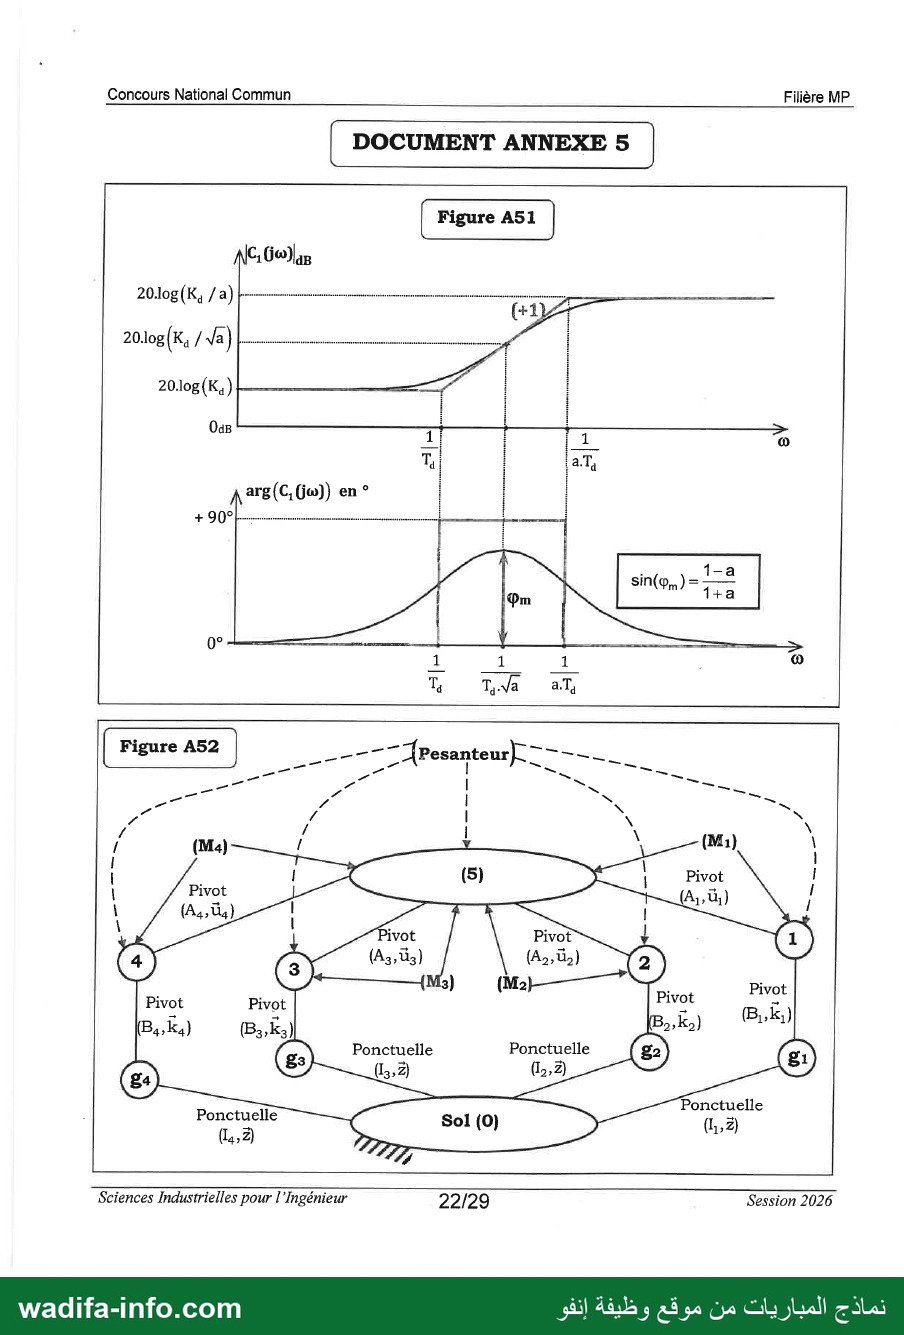
La figure 4251 du document annexe 5 représente les diagrammes de Bode de C;(p).
La nouvelle fonction de transfert en boucle ouverte de l’asservissent de position de la tête
d'impression devient : Hpos(p)}=C1(p).HBo2(p)=Ka | Re) ملكي (Ki=1)
1+a.Ta.p /| p.(1+0.05p)
On veut satisfaire le cahier des charges à la fois en termes de rapidité et stabilité.
Question 11 :
a) Donner la valeur de سن qui permet de satisfaire à la fois les exigences de rapidité et
stabilité.
b) En déduire les valeurs du paramètre « a » et de la constante du temps Ta.
c) Déterminer la valeur de و16 pour satisfaire l'exigence de rapidité.
Sciences Industrielles pour l'Ingénieur 7/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
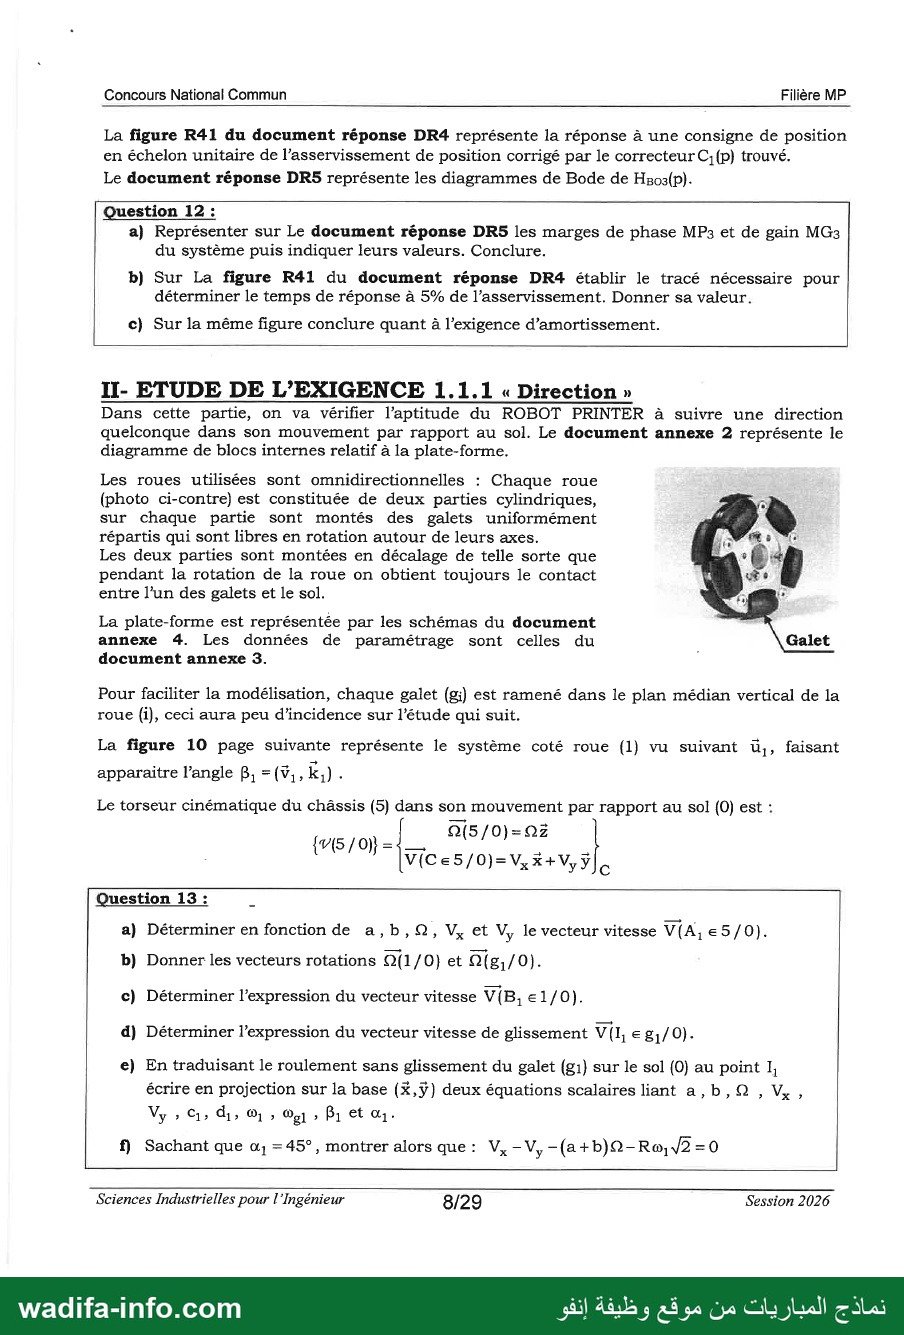
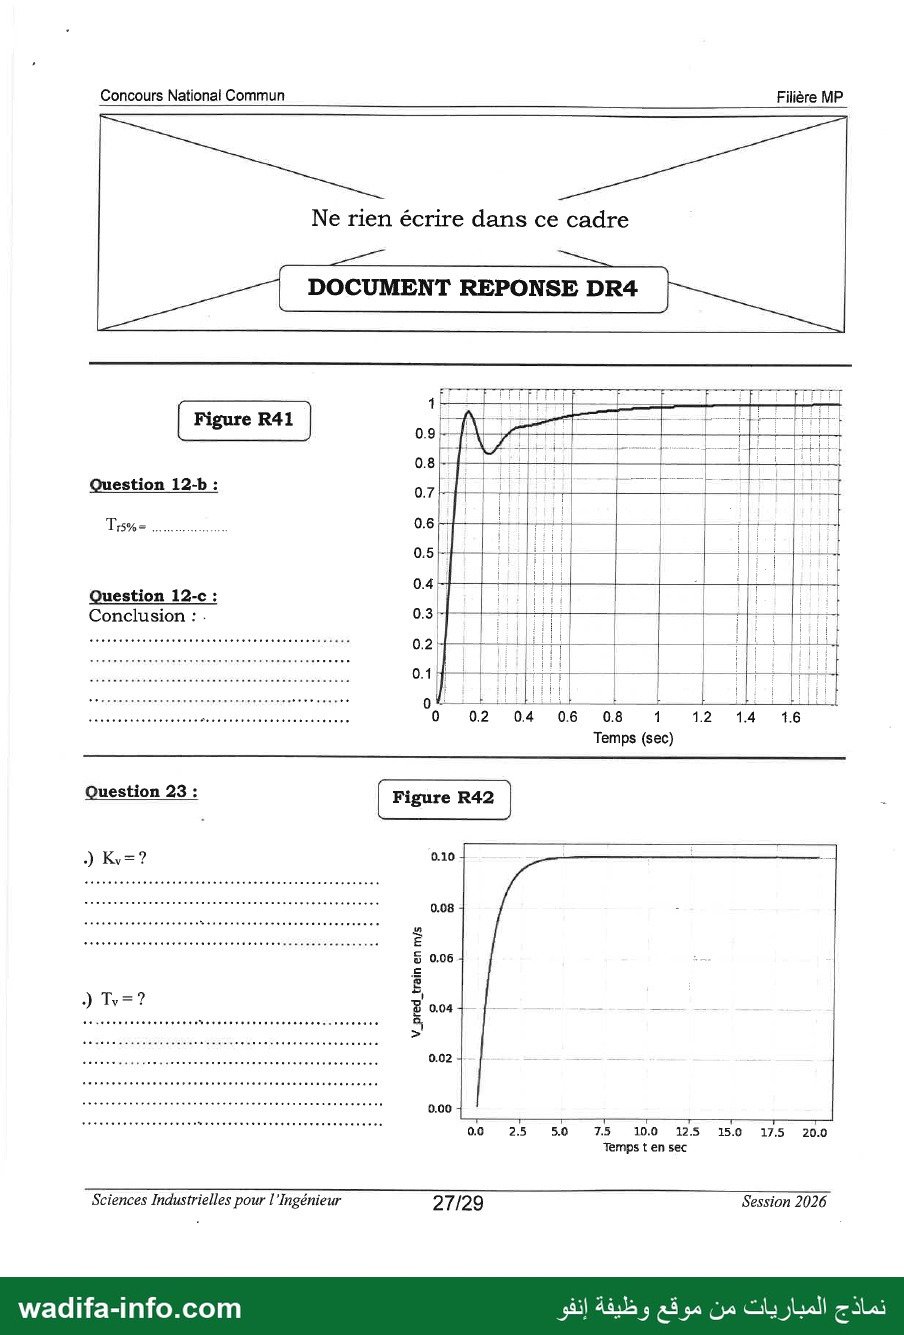
La figure R41 du document réponse DR4 représente la réponse à une consigne de position
en échelon unitaire de l’asservissement de position corrigé par le correcteur C;(p) trouvé.
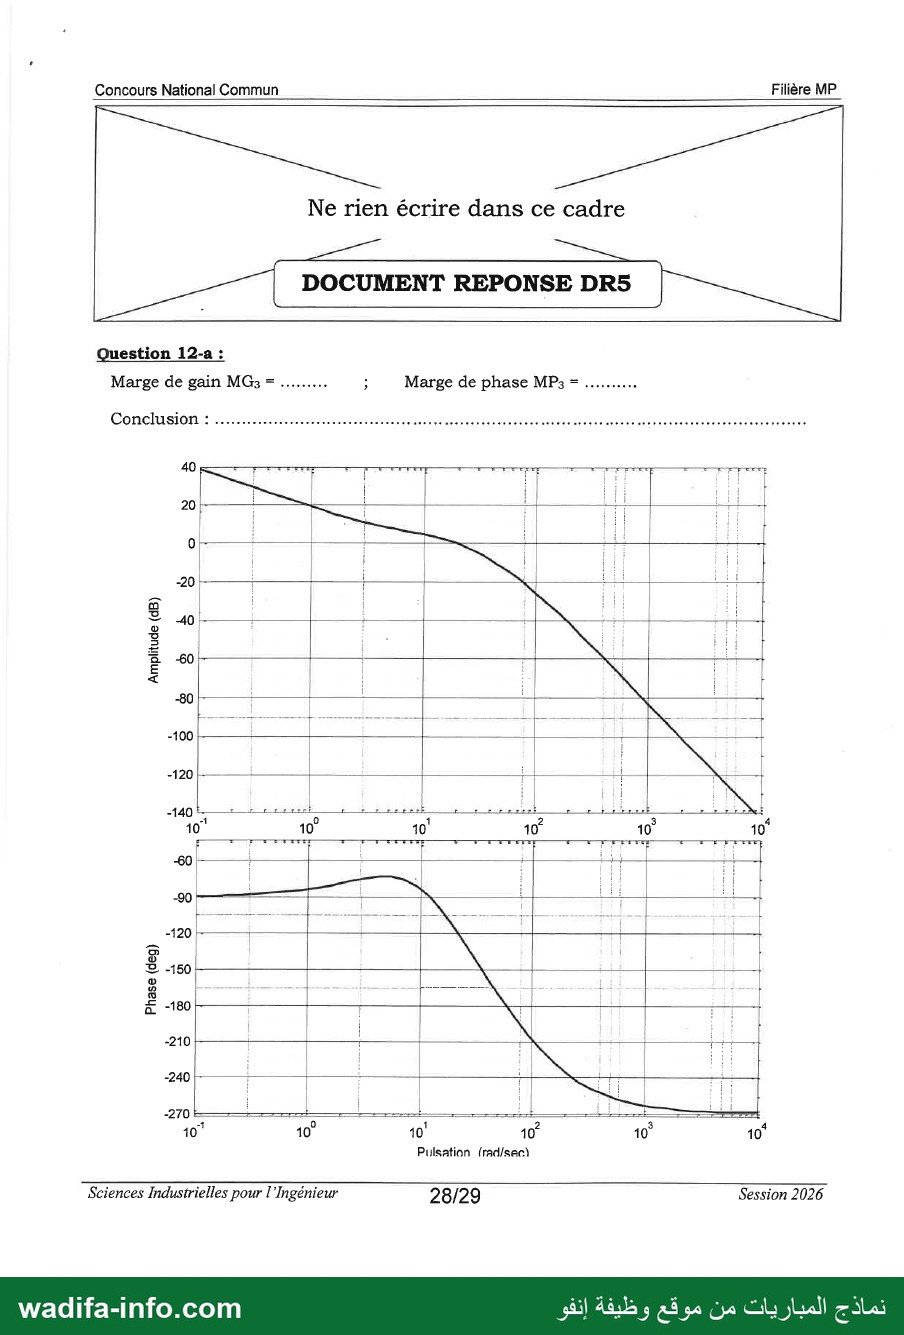
Le document réponse DRS représente les diagrammes de Bode de Hzo3(p).
Question 12 :
a) Représenter sur Le document réponse DRS les marges de phase MP3 et de gain MG3
du système puis indiquer leurs valeurs. Conclure.
b) Sur La figure R41 du document réponse DR4 établir le tracé nécessaire pour
déterminer le temps de réponse à 5% de l’asservissement. Donner sa valeur.
c) Sur la même figure conclure quant à l'exigence d'amortissement.
II- ETUDE DE L'EXIGENCE 1.1.1 « Direction »
Dans cette partie, on va vérifier l'aptitude du ROBOT PRINTER à suivre une direction
quelconque dans son mouvement par rapport au sol. Le document annexe 2 représente le
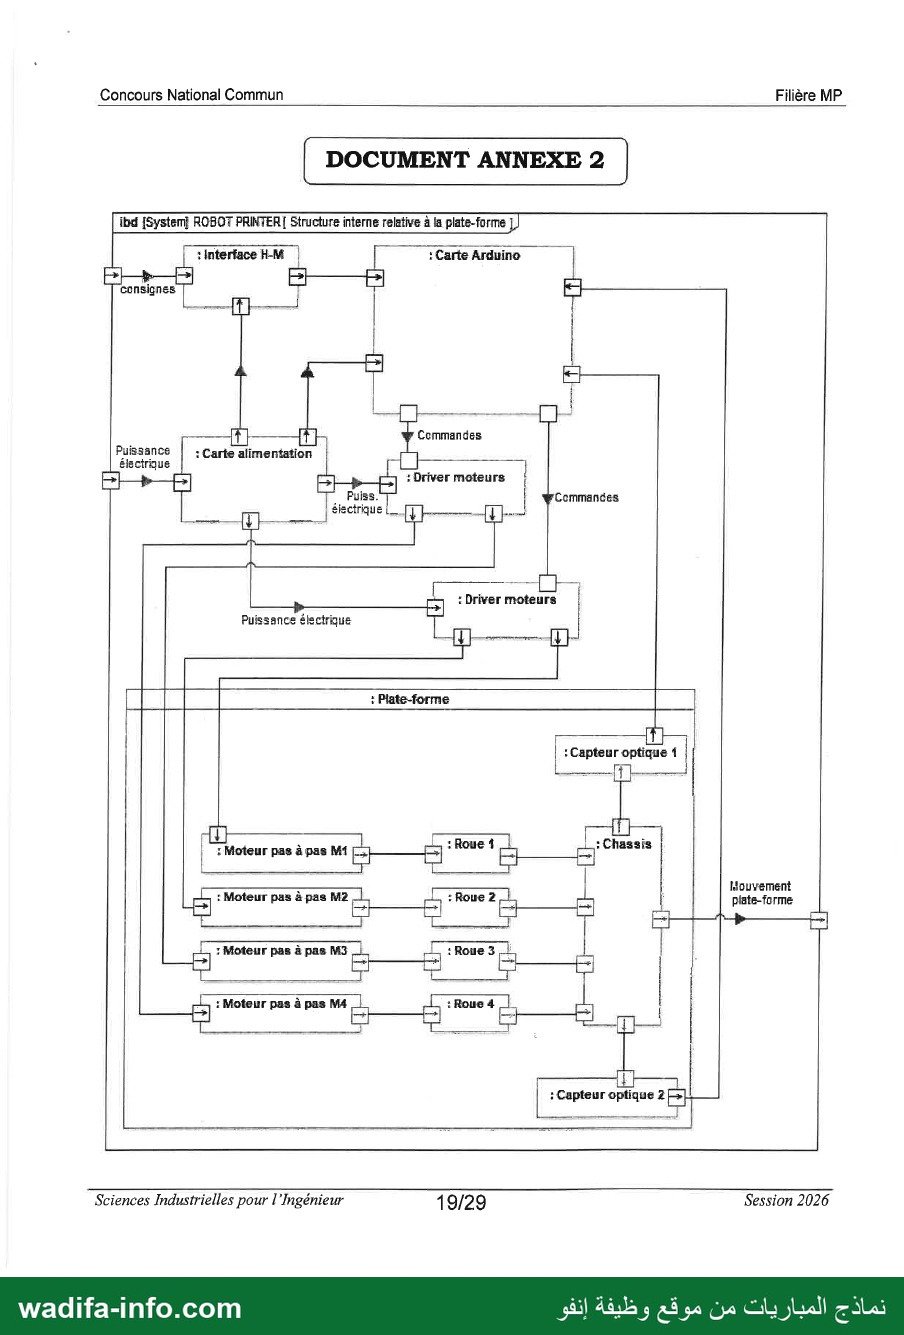
diagramme de blocs internes relatif à la plate-forme.
Les roues utilisées sont omnidirectionnelles : Chaque roue
(photo ci-contre) est constituée de deux parties cylindriques,
sur chaque partie sont montés des galets uniformément 9
répartis qui sont libres en rotation autour de leurs axes. di Ou
Les deux parties sont montées en décalage de telle sorte que # ê«
pendant la rotation de la roue on obtient toujours le contact us
entre l’un des galets et le sol. 4 5
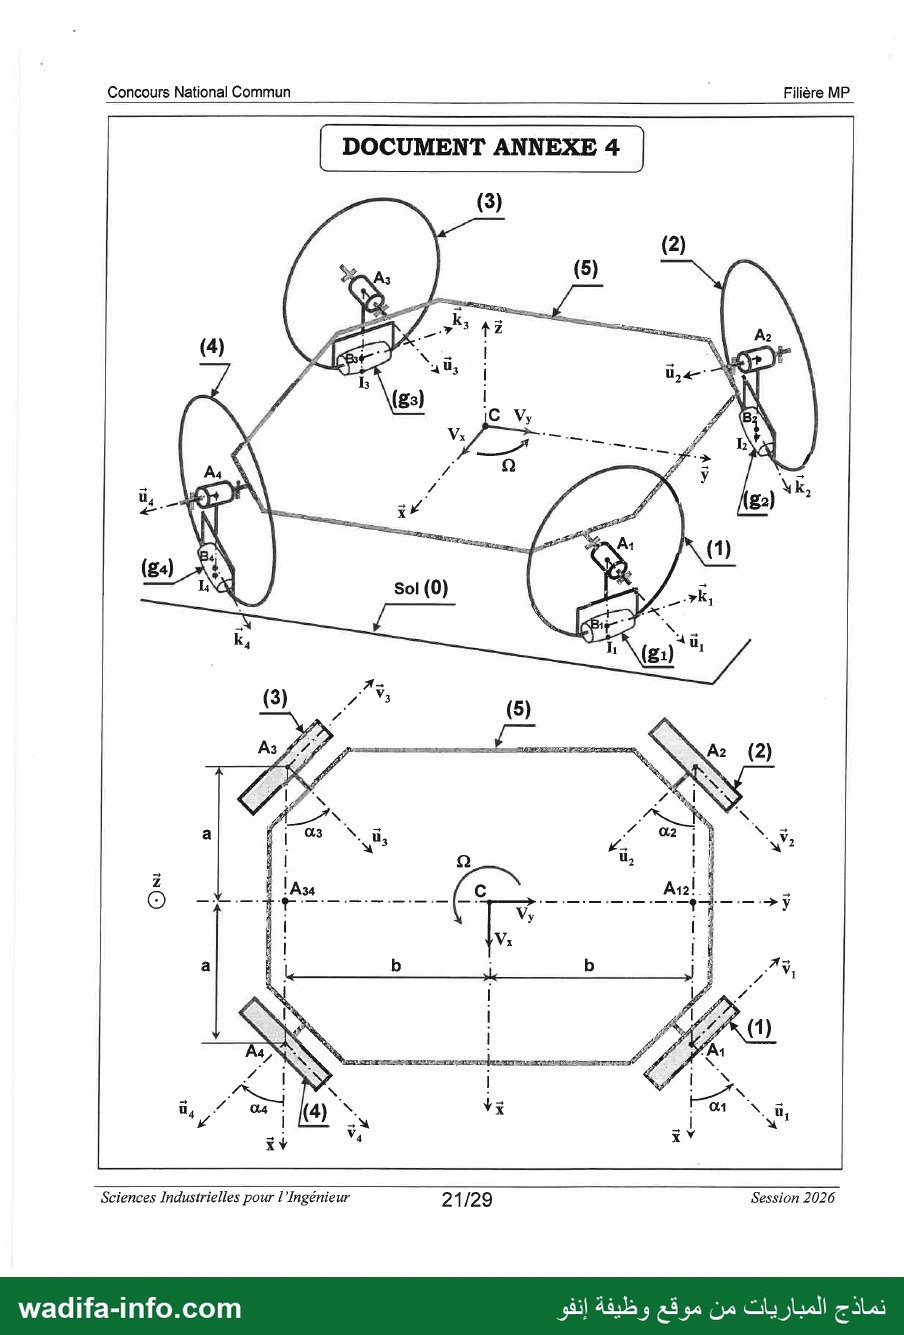
La plate-forme est représentée par les schémas du document
annexe 4. Les données de paramétrage sont celles du | Galet
document annexe 3.
Pour faciliter la modélisation, chaque galet (gi) est ramené dans le plan médian vertical de la
roue (i), ceci aura peu d'incidence sur l'étude qui suit.
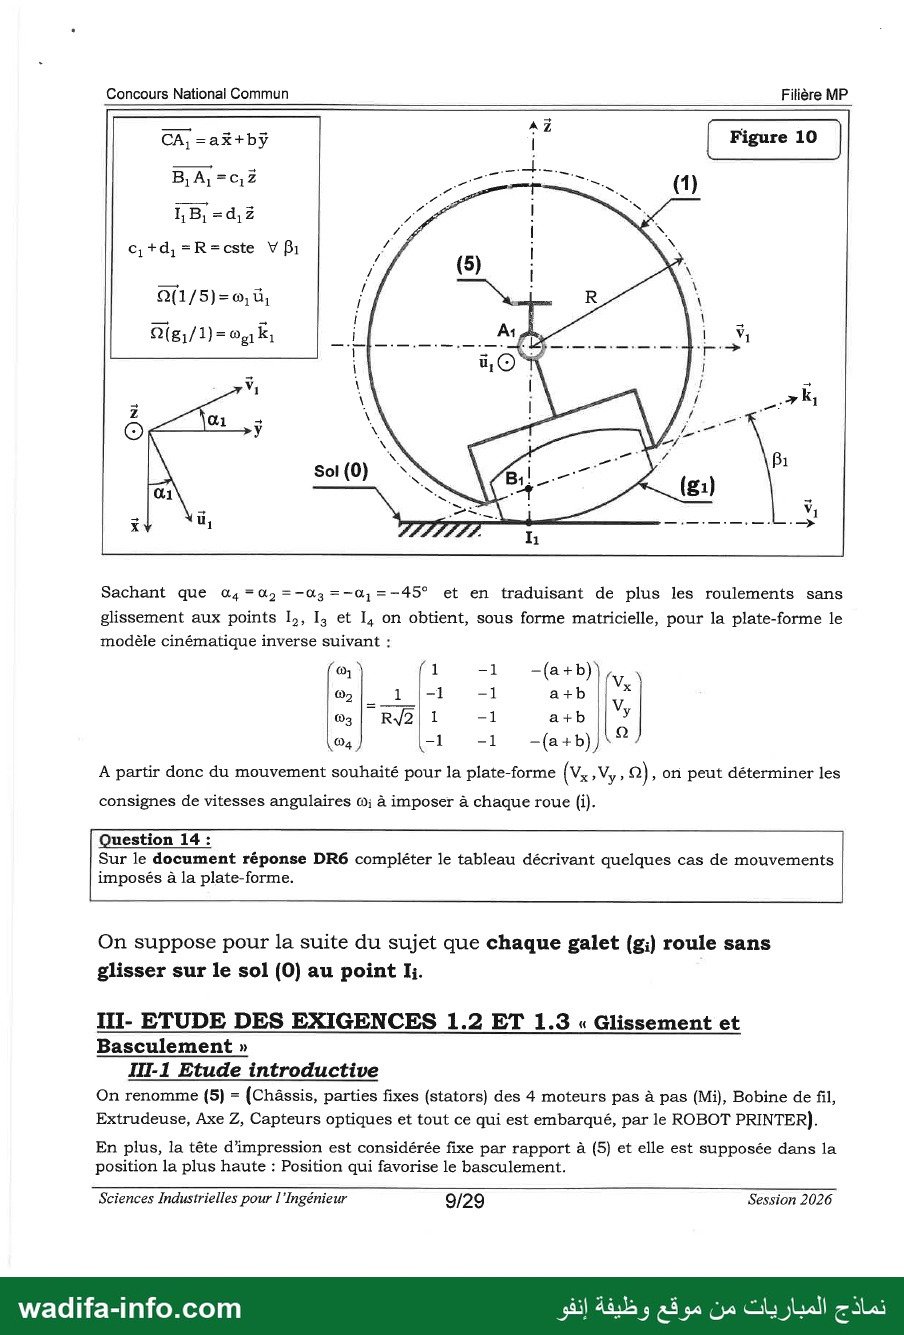
La figure 10 page suivante représente le système coté roue (1) vu suivant ü,, faisant
apparaitre l’angle رم =(v,, k;) 1
Le torseur cinématique du châssis (5) dans son mouvement par rapport au sol (0) est :
Q(5/0)-0Q2
{5/0} - Le Ur
: V(CeS/0)=V,x+V,y c
Question 13 : L
a) Déterminer en fonction de a,b,Q, V, et V, le vecteur vitesse V{A 1€5/0).
b) Donner les vecteurs rotations o(1 /0} et 06 /0).
c) Déterminer l'expression du vecteur vitesse V{B, e1l/0).
d) Déterminer l'expression du vecteur vitesse de glissement 171: eg1/0).
e) En traduisant le roulement sans glissement du galet (g1} sur le sol (0) au point I,
écrire en projection sur la base (X,ÿ) deux équations scalaires liant a,b,Q ,V,,
Vy بع م di; بره Ogl » B1 et œ.
90 Sachant que ره 45°, montrer alors que: V,-V,-(a+ b)A-Ro; 2-0
Sciences Industrielles pour l'Ingénieur 8/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
— AZ _
CA; =ax+by | Figure 10
LS mp (1)
13 - 232 ا ب ّ
LP ا 4
c+d,=R=cste 7 ا م د :
nt 0 / . 52)1/5( < را ل / 0 R = se 1 1 Q(8/1)=04k 1 A, | |!
1 :ا 0 | I
Ÿ \ | ! mn
. 4 \ i i ki
2 A l / 0".
81 + À FLE
0 y ب L/-
Sol (0) << Fa
01 se (g1) .
DS DE V1
* 11 _—_—__.. لاا ألا
Sachant que ي-حجيموجيه -- =-45° et en traduisant de plus les roulements sans
glissement aux points و1 .وا et I, on obtient, sous forme matricielle, pour la plate-forme le
modèle cinématique inverse suivant :
001 (a+b) ل
و١ 1 |-1 =1 a+b “7
اوه 1 -1 a+b | 4
O4 -1 -1 -(a+b) ف
À partir donc du mouvement souhaité pour la plate-forme (x مضا Q) , on peut déterminer les
consignes de vitesses angulaires زه à imposer à chaque roue (i).
Question 14 :
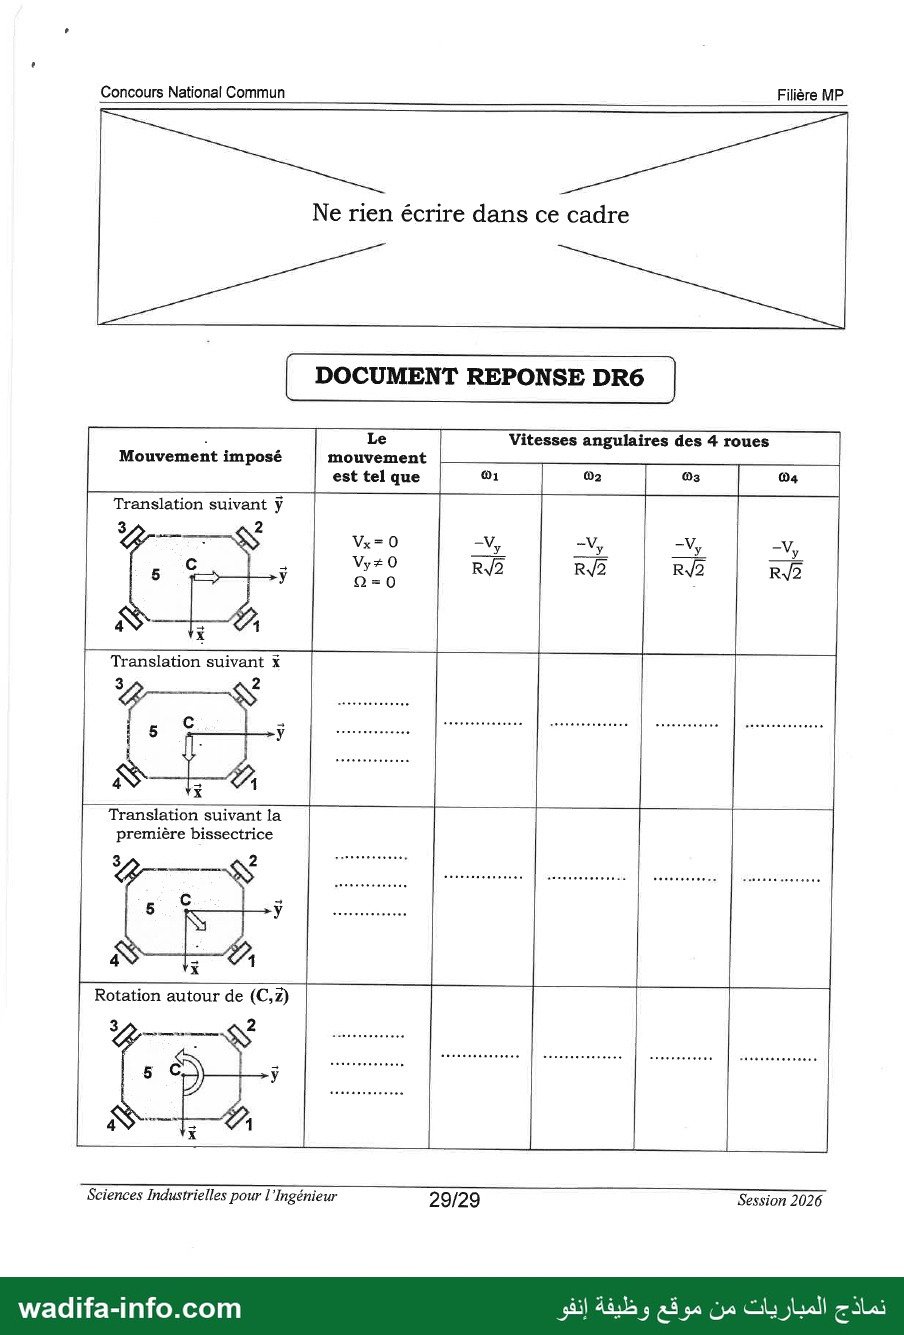
Sur le document réponse DR6 compléter le tableau décrivant quelques cas de mouvements
imposés à la plate-forme.
On suppose pour la suite du sujet que chaque galet (g;) roule sans
glisser sur le sol (0) au point li.
111- ETUDE DES EXIGENCES 1.2 ET 1.3 » Glissement et
Basculement »
III-1 Etude introductive
On renomme )5( = {(Chässis, parties fixes (stators) des 4 moteurs pas à pas (Mi), Bobine de fil,
Extrudeuse, Axe Z, Capteurs optiques et tout ce qui est embarqué, par le ROBOT PRINTER) :
En plus, la tête d'impression est considérée fixe par rapport à (5) et elle est supposée dans la
position la plus haute : Position qui favorise le basculement.
Sciences Industrielles pour l'Ingénieur 9/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
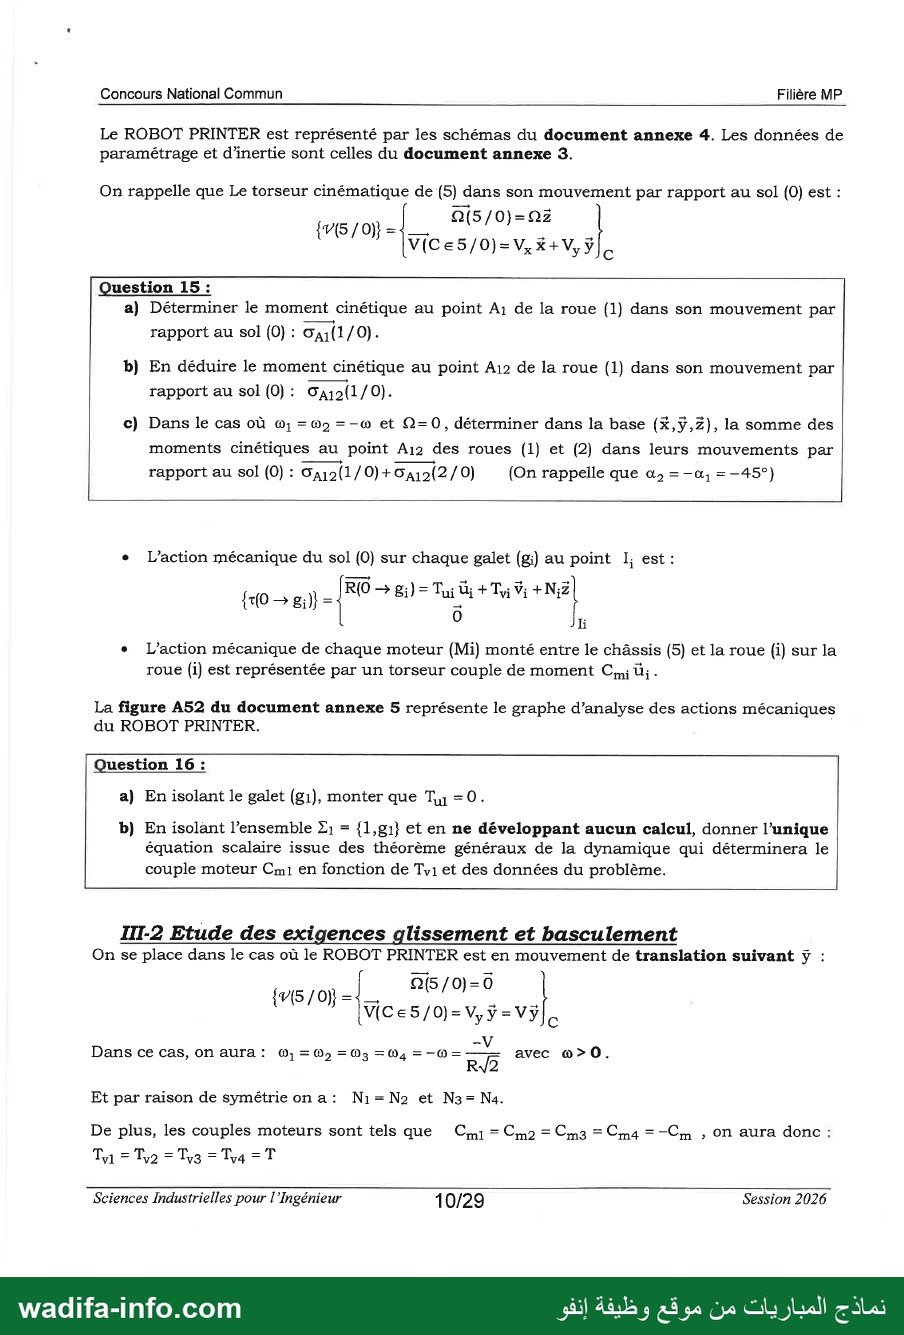
Le ROBOT PRINTER est représenté par les schémas du document annexe 4. Les données de
paramétrage et d'inertie sont celles du document annexe 3.
On rappelle que Le torseur cinématique de (5) dans son mouvement par rapport au sol (0) est :
Q(5/0)=-02
{v6/0} =) TT
V(CeS/0)=V,xX+V, y
Question 15 :
a) Déterminer le moment cinétique au point A1 de la roue (1) dans son mouvement par
rapport au sol (0) : G11(1/0).
b) En déduire le moment cinétique au point A12 de la roue (1) dans son mouvement par
rapport au sol (0): Ga2(1/0).
c) Dans le cas où &@, = @2 ه-ج et Q=0, déterminer dans la base (*,ÿ,Z), la somme des
moments cinétiques au point A12 des roues (1) et (2) dans leurs mouvements par
rapport au sol (0) : Ga12(1/0)+O4a12(2/0) (On rappelle que à; =-«; =-45°)
+ L'action mécanique du sol (0) sur chaque galet (gi) au point I; est:
RO — ين د (رع di + Ts Vi + 2
to al { 1 1 vi “1 1 ١
0 Ji
+ L'action mécanique de chaque moteur (Mi) monté entre le châssis (5) et la roue )( sur la
roue (i) est représentée par un torseur couple de moment بيو
La figure A52 du document annexe 5 représente le graphe d’analyse des actions mécaniques
du ROBOT PRINTER.
Question 16 :
a) En isolant le galet (g1), monter que Ty —0.
b) En isolant l’ensemble X1 = {1,g1} et en ne développant aucun calcul, donner l'unique
équation scalaire issue des théorème généraux de la dynamique qui déterminera le
couple moteur Cm1 en fonction de Ty1 et des données du problème.
1112 Etude des exigences glissement et basculement
On se place dans le cas où le ROBOT PRINTER est en mouvement de translation suivant ÿ :
Q(5/0)-0
{v(5/0} ._ 5 el
(VICES/0)=V,Y=Vy c
Dans ce cas, on aura: M ومح =03=04=-6=—— avec <ن 0.
1= 02 = 03 =@4 RJ2
Et par raison de symétrie on a: N1=N2 et N3= Na.
De plus, les couples moteurs sont tels que Cyr = بم = قو = عمس = -Cn , on aura donc :
10 = Ty2 = Ty3 = Ty =T
Sciences Industrielles pour l'Ingénieur 10/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
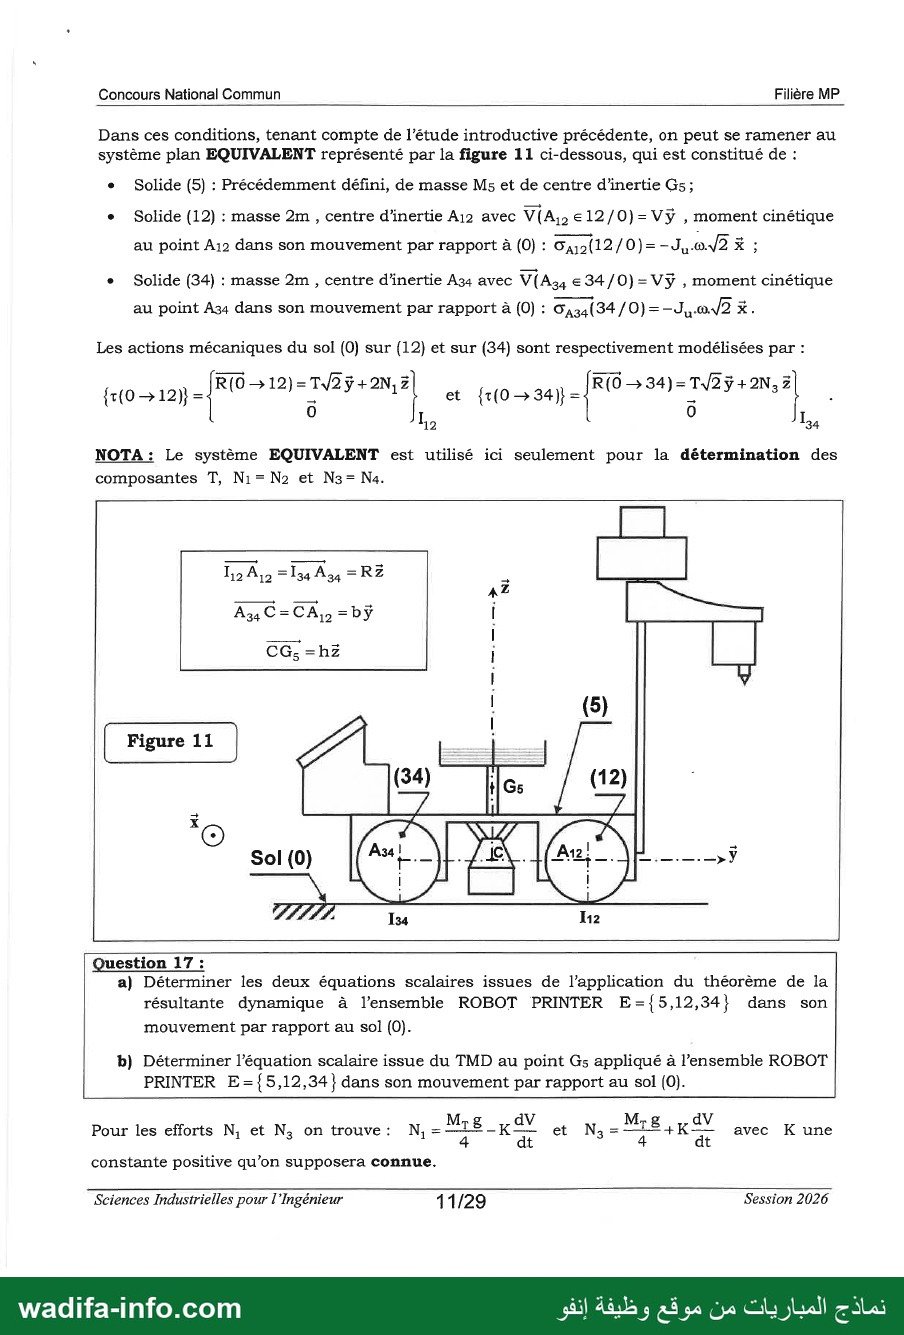
Dans ces conditions, tenant compte de l'étude introductive précédente, on peut se ramener au
système plan EQUIVALENT représenté par la figure 11 ci-dessous, qui est constitué de :
e Solide (5) : Précédemment défini, de masse M5 et de centre d'inertie Gs;
e Solide (12) : masse 2m, centre d'inertie درط avec V(As e12/0)=VÿY , moment cinétique
au point A12 dans son mouvement par rapport à (0) : Gu2(12/0)=-J, O2 à ;
e Solide (34) : masse 2m, centre d'inertie A3a avec V(Asa e34/0)=Vÿ , moment cinétique
au point A34 dans son mouvement par rapport à (0) : G134(34/0)= -J,. 0.2 À:
Les actions mécaniques du sol (0) sur (12) et sur (34) sont respectivement modélisées par :
R(0—12)=TV2ÿ+2N,Z R(0 > 34)=T2ÿ+2N,Z
660 12} = 12/27+22. {rç0 -> 343} = IR 1215/237+212[
0 1 0 1
12 34
NOTA: Le système EQUIVALENT est utilisé ici seulement pour la détermination des
composantes T, N1= N2 et N3= Na.
A3 © - ور =bÿ ا
Figure 11 à oi
(34) a /02|
Sol (0) / ا اعد
ِ 134 112
Question 17 :
a) Déterminer les deux équations scalaires issues de l'application du théorème de la
résultante dynamique à l’ensemble ROBOT PRINTER E={5,12,34} dans son
mouvement par rapport au sol (0).
b) Déterminer l'équation scalaire issue du TMD au point 65 appliqué à l’ensemble ROBOT
PRINTER E={5,12,34} dans son mouvement par rapport au sol (0).
Pour les efforts N; et N; on trouve: N;= Me. K AI et N;= Mrs +K 31 avec K une
4 dt 4 dt
constante positive qu’on supposera connue.
Sciences Industrielles pour l'Ingénieur 11/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
4 se
On suppose que l'accélération 1 est une constante positive.
Question 18 :
a) Donner l'expression de l'accélération limite ass = a qu'il ne faut pas atteindre
basc
pour éviter tout risque de basculement du ROBOT PRINTER.
b} On suppose que En <@pasc €t on note f le coefficient de frottement entre chaque galet
(g) et le sol (0), déterminer l'accélération limite Agiss = ب qu'il ne faut pas
gliss
atteindre pour éviter le glissement en chaque point I; du galet (gi) sur le sol (0).
En développant les calculs de la question 16-b, et en tenant compte de la condition
ب > MIN(Aiss > ميمنة (١ ON peut déterminer le couple Cm à appliquer par chaque moteur (Mi)
en fonction de و (dimensionnement des moteurs (Mi).
IV- ETUDE DE L'EXIGENCE 1.4.1 « Déplacement horizontal »
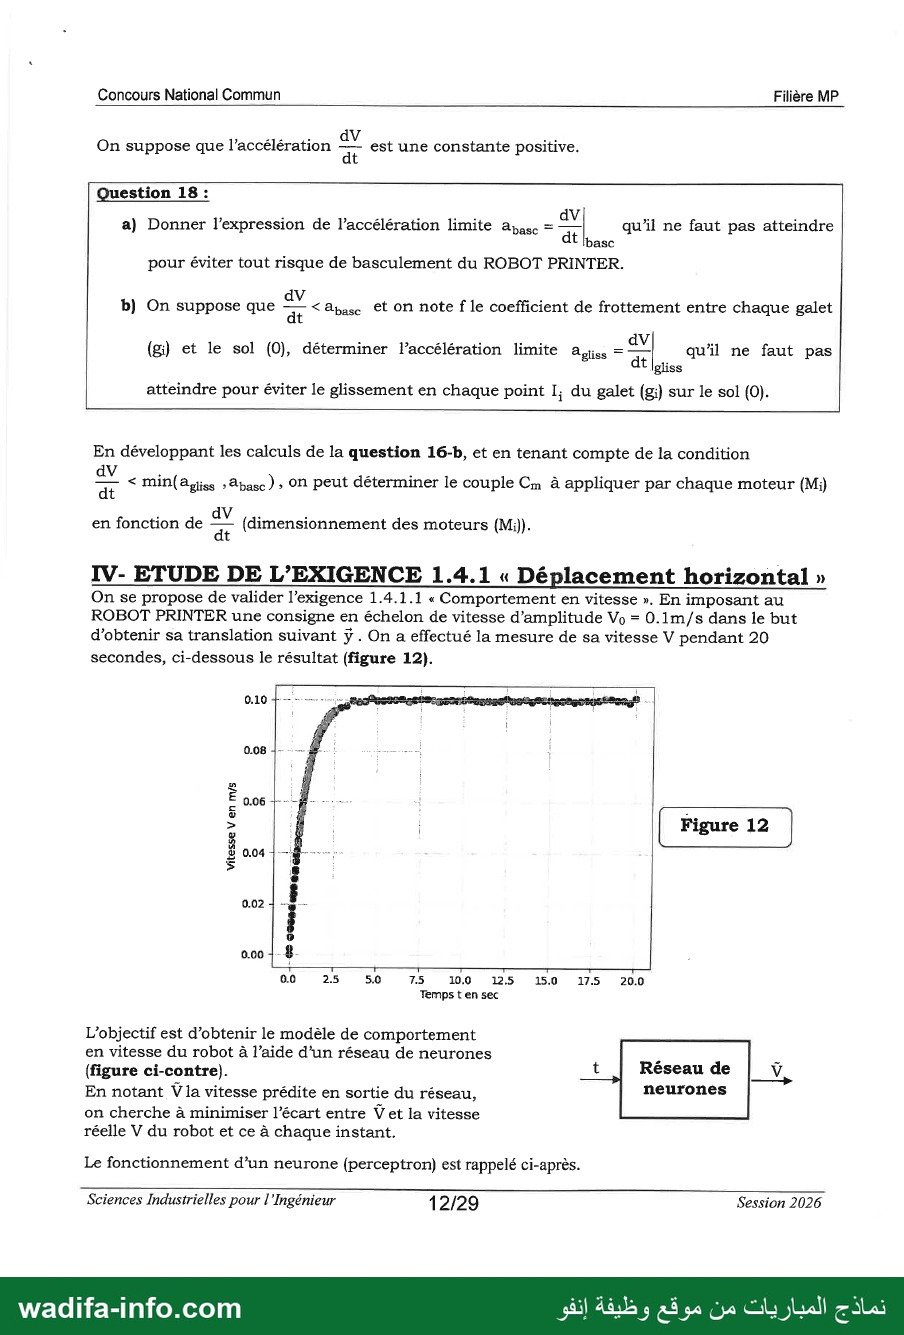
On se propose de valider l'exigence 1.4.1.1 « Comportement en vitesse ». En imposant au
ROBOT PRINTER une consigne en échelon de vitesse d'amplitude Vo = 0.1m/s dans le but
d'obtenir sa translation suivant ÿ . On a effectué la mesure de sa vitesse V pendant 20
secondes, ci-dessous le résultat (figure 12).
0.08 ا —- ÿ 1 en
9.02 j -
00 25 50 75 100 125 15.0 17.5 0
Temps t'en sec
L'objectif est d'obtenir le modèle de comportement
en vitesse du robot à l’aide d'un réseau de neurones 3 8
(figure ci-contre). t Réseau de Ÿ
En notant V la vitesse prédite en sortie du réseau, neurones
on cherche à minimiser l'écart entre ŸV'et la vitesse
réelle V du robot et ce à chaque instant.
Le fonctionnement d’un neurone (perceptron) est rappelé ci-après.
om ÉD mn mé
Sciences Industrielles pour l'Ingénieur 12/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
n entrées ss
Le باءلترزج,
Sortie
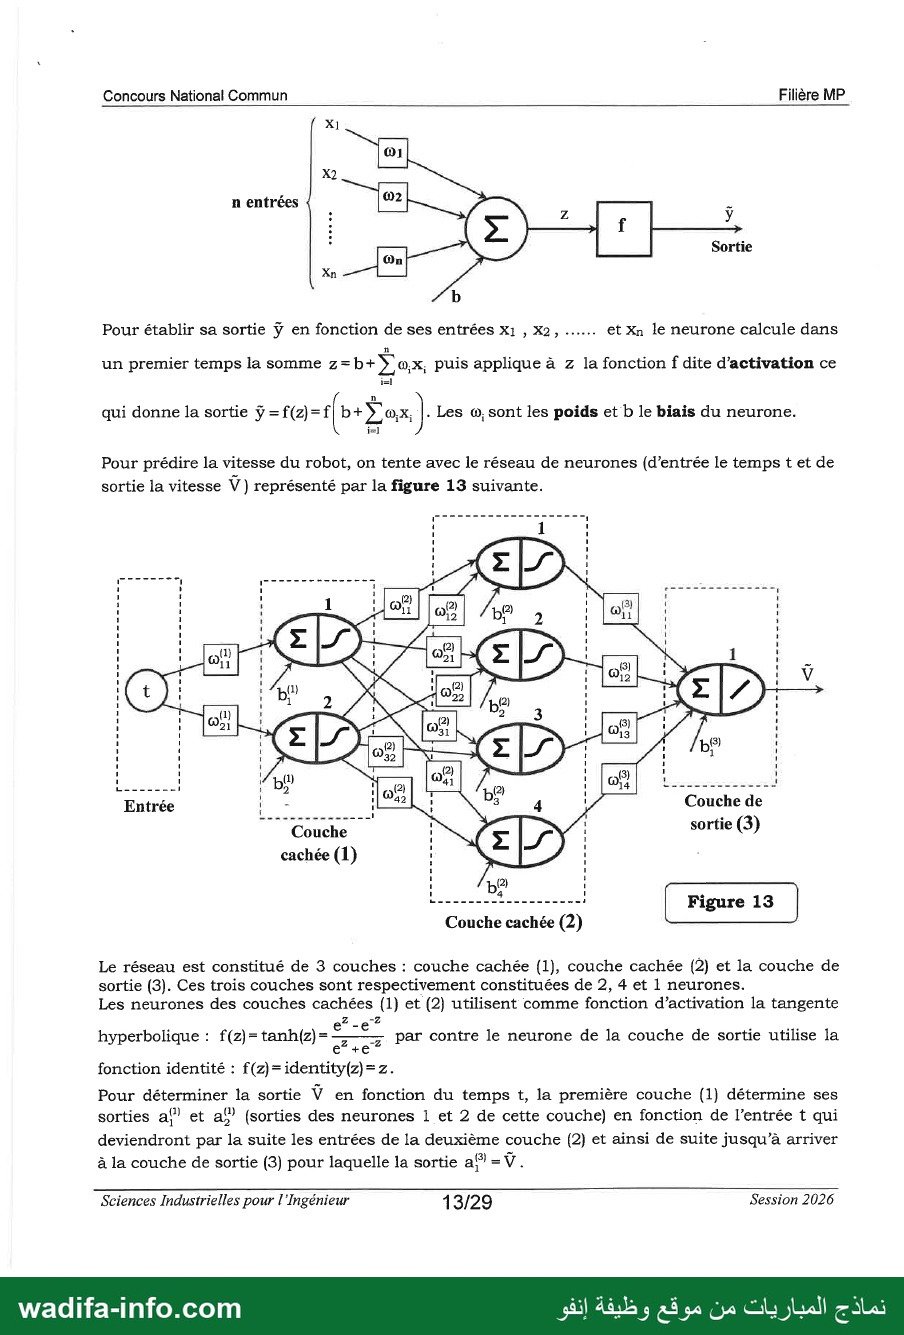
Pour établir sa sortie ÿ en fonction de ses entrées X1 , X2, .….. et xn le neurone calcule dans
un premier temps la somme z=b+ > عه puis applique à Z la fonction f dite d'activation ce
qui donne la sortie ÿ =f(z)= 1 + De: ) . Les 6; sont les poids et b le biais du neurone.
Pour prédire la vitesse du robot, on tente avec le réseau de neurones (d'entrée le temps t et de
sortie la vitesse V) représenté par la figure 13 suivante.
Es tsar ) جا لح الاج 1 اي
1 1 1 1
ان ٍ إٍْ Mc 3 7 (3) 1 م
(© PES لوي —
وت D [of احا
Entrée h = 132 Couche de
ESS Figure 13
Couche cachée (2)
Le réseau est constitué de 3 couches : couche cachée (1), couche cachée (2) et la couche de
sortie (3). Ces trois couches sont respectivement constituées de 2, 4 et 1 neurones.
Les neurones des couches cachées (1) et (2) utilisent comme fonction d'activation la tangente
2 _ DZ
hyperbolique : f(z}=tanh(z)= عبد par contre le neurone de la couche de sortie utilise la
fonction identité : f(z)=identity(z)=z.
Pour déterminer la sortie Ÿ en fonction du temps t, la première couche (1) détermine ses
sorties الاج et a!” (sorties des neurones 1 et 2 de cette couche) en fonction de l'entrée t qui
deviendront par la suite les entrées de la deuxième couche (2) et ainsi de suite jusqu’à arriver
à la couche de sortie (3) pour laquelle la sortie af) =Ÿ.
Sciences Industrielles pour l'Ingénieur 13/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
Question 19 :
On considère la couche cachée (2) :
a) Etablir les expressions des sorties af) (aÿ” , هه , af? et af) en fonction des poids اله
et des biais لإ de cette couche et des sorties al) et af} de la couche (1).
(a? 1 اط
a? | at) bp?
b) On note قحم 2 |, AM=-|°1 | اج اتاو 2 |. On propose l'écriture matricielle
a at b2
3 2 3
a bo
A) = tanh ([email protected] +9 ) , donner l'expression de la matrice des poids 2 .
La relation matricielle AË =f (wi. A + ) est valable pour toute couche (k) en adaptant la
fonction d’activation f pour cette couche.
c) En utilisant cette relation matricielle, décrire brièvement comment peut-on déterminer
la sortie Ÿ du réseau de neurones en fonction de son entrée t.
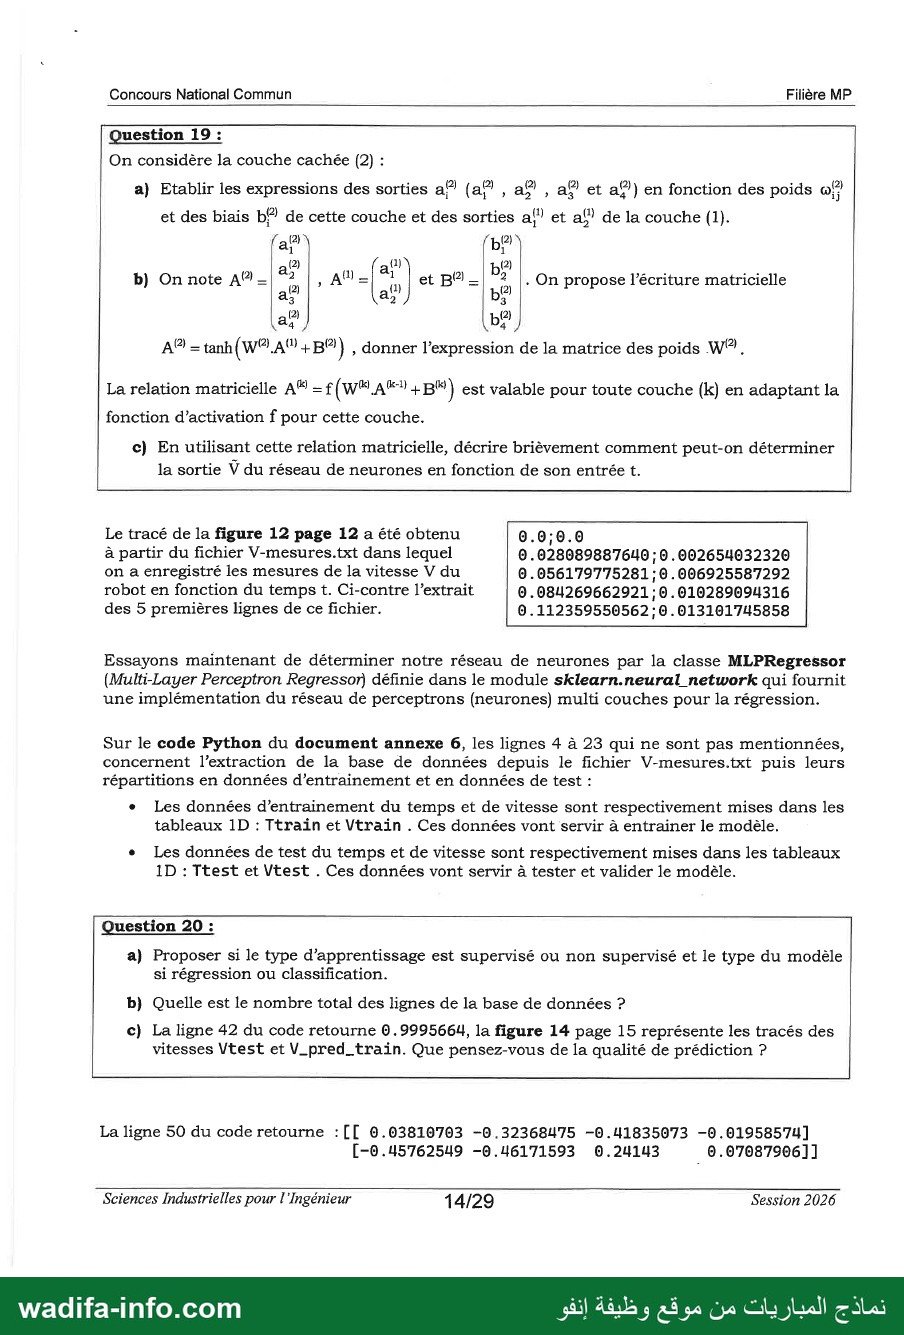
Le tracé de la figure 12 page 12 a été obtenu 0.0;:0.0
à partir du fichier V-mesures.txt dans lequel 0.028089887640 ;:0.002654032320
on a enregistré les mesures de la vitesse V du 0.056179775281;0.006925587292
robot en fonction du temps t. Ci-contre l'extrait 0.084269662921;0.010289094316
des 5 premières lignes de ce fichier. 6.112359550562;0.013101745858
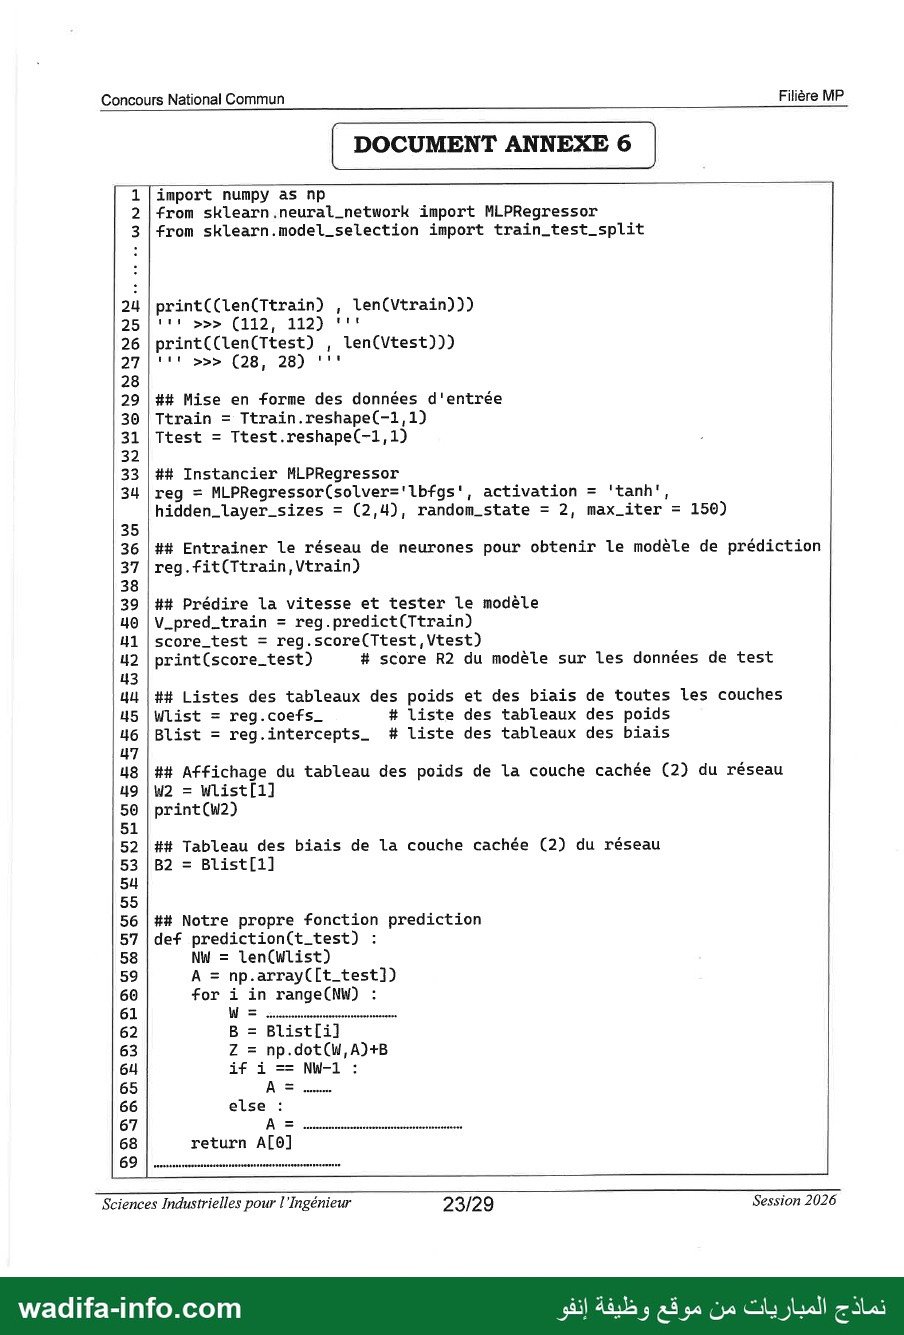
Essayons maintenant de déterminer notre réseau de neurones par la classe MLPRegressor
(Multi-Layer Perceptron Regressor) définie dans le module sklearn.neural network qui fournit
une implémentation du réseau de perceptrons (neurones) multi couches pour la régression.
Sur le code Python du document annexe 6, les lignes 4 à 23 qui ne sont pas mentionnées,
concernent l'extraction de la base de données depuis le fichier V-mesures.txt puis leurs
répartitions en données d'entrainement et en données de test :
+ Les données d'entrainement du temps et de vitesse sont respectivement mises dans les
tableaux 1D : Ttrain et Vtraïn . Ces données vont servir à entrainer le modèle.
+ Les données de test du temps et de vitesse sont respectivement mises dans les tableaux
1D : Ttest et Vtest . Ces données vont servir à tester et valider le modèle.
Question 20 :
a) Proposer si le type d'apprentissage est supervisé ou non supervisé et le type du modèle
si régression ou classification.
b) Quelle est le nombre total des lignes de la base de données ?
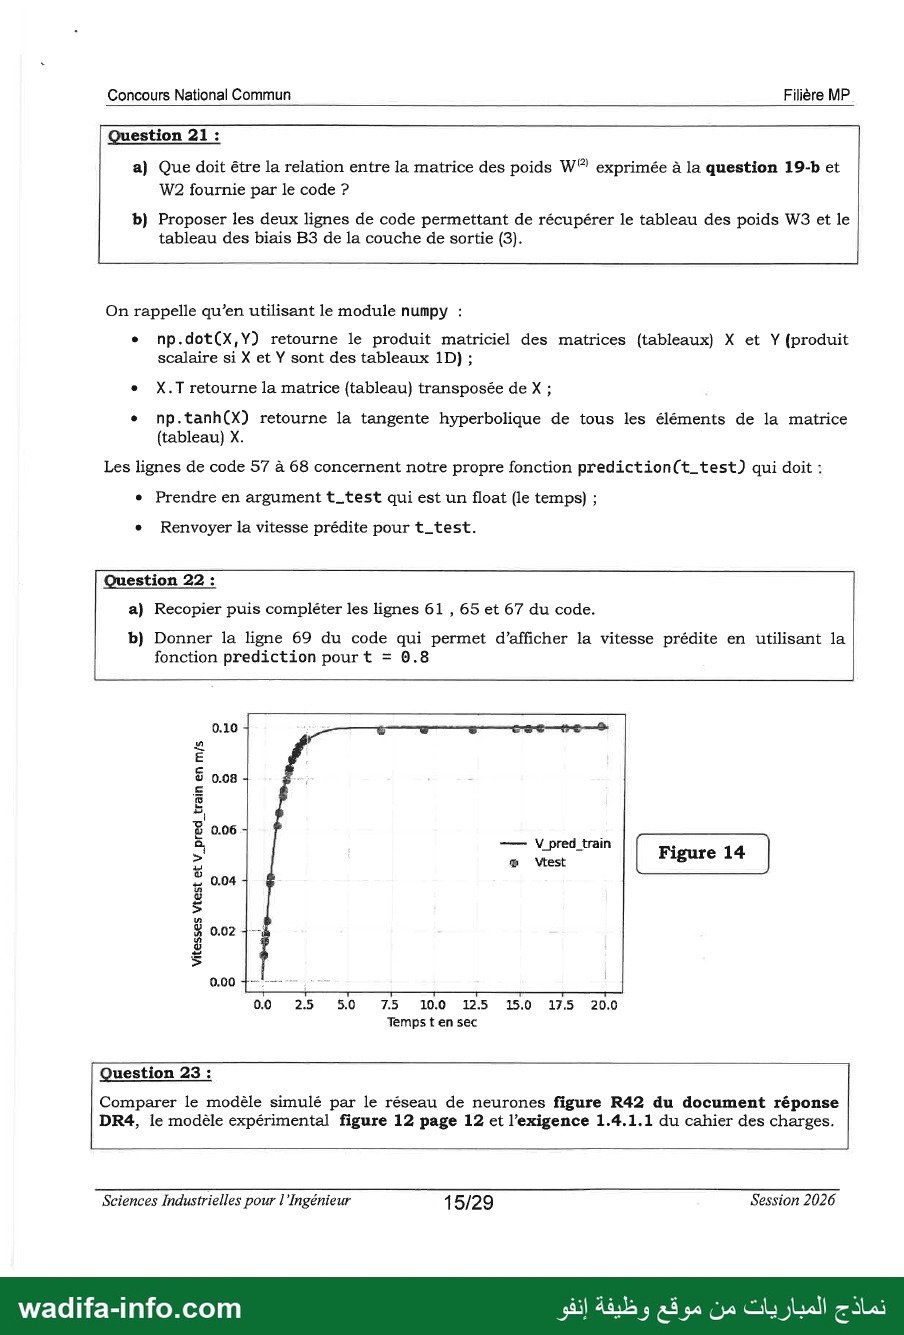
c) La ligne 42 du code retourne 0.9995664, la figure 14 page 15 représente les tracés des
vitesses Vtest et V_pred_train. Que pensez-vous de la qualité de prédiction ?
La ligne 50 du code retourne :[[ 0.03810703 -0.32368475 -0.41835073 -0.01958574]
[-0.45762549 -0.46171593 3 _0.07087906]]
Sciences Industrielles pour l'Ingénieur 14/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
Question 21 :
a) Que doit être la relation entre la matrice des poids W exprimée à la question 19-b et
W2 fournie par le code ?
b} Proposer les deux lignes de code permettant de récupérer le tableau des poids W3 et le
tableau des biais B3 de la couche de sortie (3).
On rappelle qu’en utilisant le module numpy :
+ np.dot(X,Y) retourne le produit matriciel des matrices (tableaux) X et Y (produit
scalaire si X et Ÿ sont des tableaux 1D) ;
+ _X.T retourne la matrice (tableau) transposée de X ;
+ np.tanh(X) retourne la tangente hyperbolique de tous les éléments de la matrice
(tableau) X.
Les lignes de code 57 à 68 concernent notre propre fonction prediction(t_test) qui doit :
e Prendre en argument t_test qui est un float (le temps) ;
+ Renvoyer la vitesse prédite pour t_test.
Question 22 :
a) Recopier puis compléter les lignes 61 , 65 et 67 du code.
b) Donner la ligne 69 du code qui permet d'afficher la vitesse prédite en utilisant la
fonction prediction pour t = 0.8
0.10
8 6 7 7
2 —— V pred_train
L 0.04
# 0.02 +
0:00 مت
0.0 2.5 0 7.5 10.0 12.5 15.0 17.5 20.0
Temps t en sec
Question 23 :
Comparer le modèle simulé par le réseau de neurones figure R42 du document réponse
DR4, le modèle expérimental figure 12 page 12 et l'exigence 1.4.1.1 du cahier des charges.
Sciences Industrielles pour l'Ingénieur 15/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
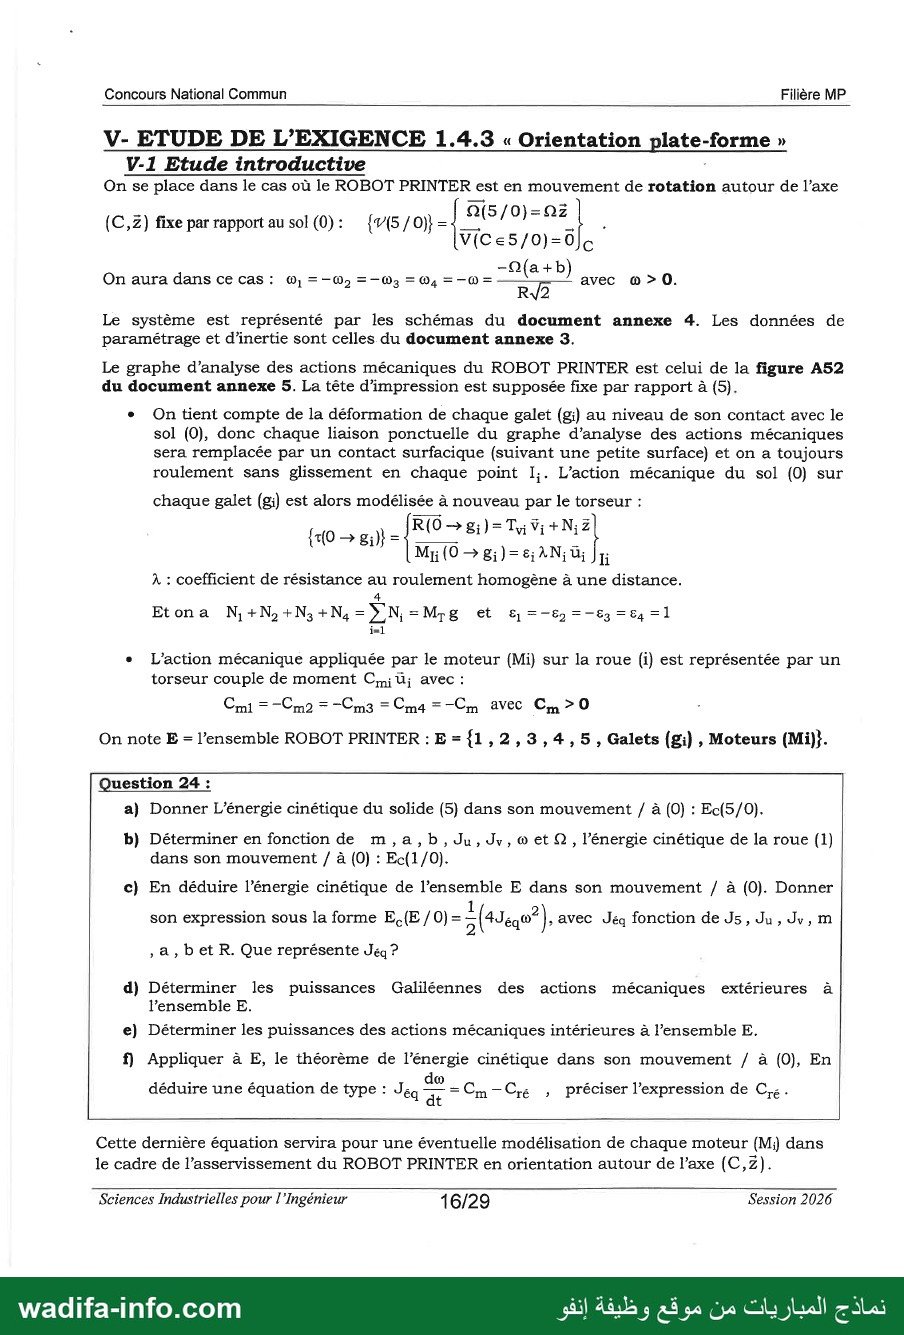
V- ETUDE DE L'EXIGENCE 1.4.3 « Orientation plate-forme »
V-1 Etude introductive
On se place dans le cas où le ROBOT PRINTER est en mouvement de rotation autour de l'axe
: N(5/0)-Qz
(C,Z) fixe par rapport au sol (0): {7{5/0)}= ب 19) LE
V(Ces/0)=0)6
On aura dans ce cas: © 0 د« © = وه Sn avec © <0
.ا 17 =0-= = —= = :
1 2 حو D4 TRE
Le système est représenté par les schémas du document annexe 4. Les données de
paramétrage et d'inertie sont celles du document annexe 3.
Le graphe d'analyse des actions mécaniques du ROBOT PRINTER est celui de la figure 2
du document annexe 5. La tête d'impression est supposée fixe par rapport à (5).
e On tient compte de la déformation de chaque galet (gi) au niveau de son contact avec le
sol (0), donc chaque liaison ponctuelle du graphe d'analyse des actions mécaniques
sera remplacée par un contact surfacique (suivant une petite surface) et on a toujours
roulement sans glissement en chaque point 1: . L'action mécanique du sol (0) sur
chaque galet (gi) est alors modélisée à nouveau par le torseur :
R(0 — gi)= Ty Vi+N;Z
{40 إ (زرع ج Le perl
My(0—g;i)=e;AN;u; li
À : coefficient de résistance au roulement homogène à une distance.
Etona N+N+N;+N => N=Mrg et a 1ح وود وود
+ L'action mécanique appliquée par le moteur (Mi) sur la roue )١( est représentée par un
torseur couple de moment Cu; avec :
Cri = -Cm2 = -Cm3 = Cma = -Cm avec Cm >0 :
On note E = l’ensemble ROBOT PRINTER :E={1,2,3,4,5, Galets (gi) , Moteurs (Mi)}.
Question 24 :
a) Donner L'énergie cinétique du solide (5) dans son mouvement / à (0) : Ec(5/0).
b) Déterminer en fonction de m,a,b,Ju, Jv,® et Q, l'énergie cinétique de la roue (1)
dans son mouvement / à (0) : Ec(1/0).
c) En déduire l'énergie cinétique de l'ensemble E dans son mouvement / à (0). Donner
son expression sous la forme E,(E / 0) = 2 (41640? ] avec ول fonction de دل Ju, Ju, m
, , bet R. Que représente Jeq?
d) Déterminer les puissances Galiléennes des actions mécaniques extérieures à
l’ensemble E.
e) Déterminer les puissances des actions mécaniques intérieures à l’ensemble E.
f) Appliquer à E, le théorème de l'énergie cinétique dans son mouvement / à (0), En
déduire une équation de type : ول . =Cm-Cre ,; préciser l'expression de يبنل
Cette dernière équation servira pour une éventuelle modélisation de chaque moteur (M;) dans
le cadre de l’asservissement du ROBOT PRINTER en orientation autour de l’axe (C,Z).
Sciences Industrielles pour l'Ingénieur 16/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
V-2 Etude de l’exigence 1.4.3.1 « Asservissement en orientation »
Les moteurs pas à pas commandés par les drivers moteurs SE
actuels sont précis, ils ne nécessitent pas d’asservissement. > >=
Bien que le ROBOT PRINTER soit dimensionné pour éviter 1 = و
tout risque de glissement et de basculement, le glissement se : :
produit encore occasionnellement en raison d'un contact 7 j RCE
imparfait entre les roues et le sol, ce qui cause au fil du 48 حاتت
temps une rotation parasite A0 de la plate-forme autour de ESS , ns
l'axe (C,Z) qui entraîne une dégradation de la précision 2
d'impression (photo ci-contre, on imprime une pièce carrée).
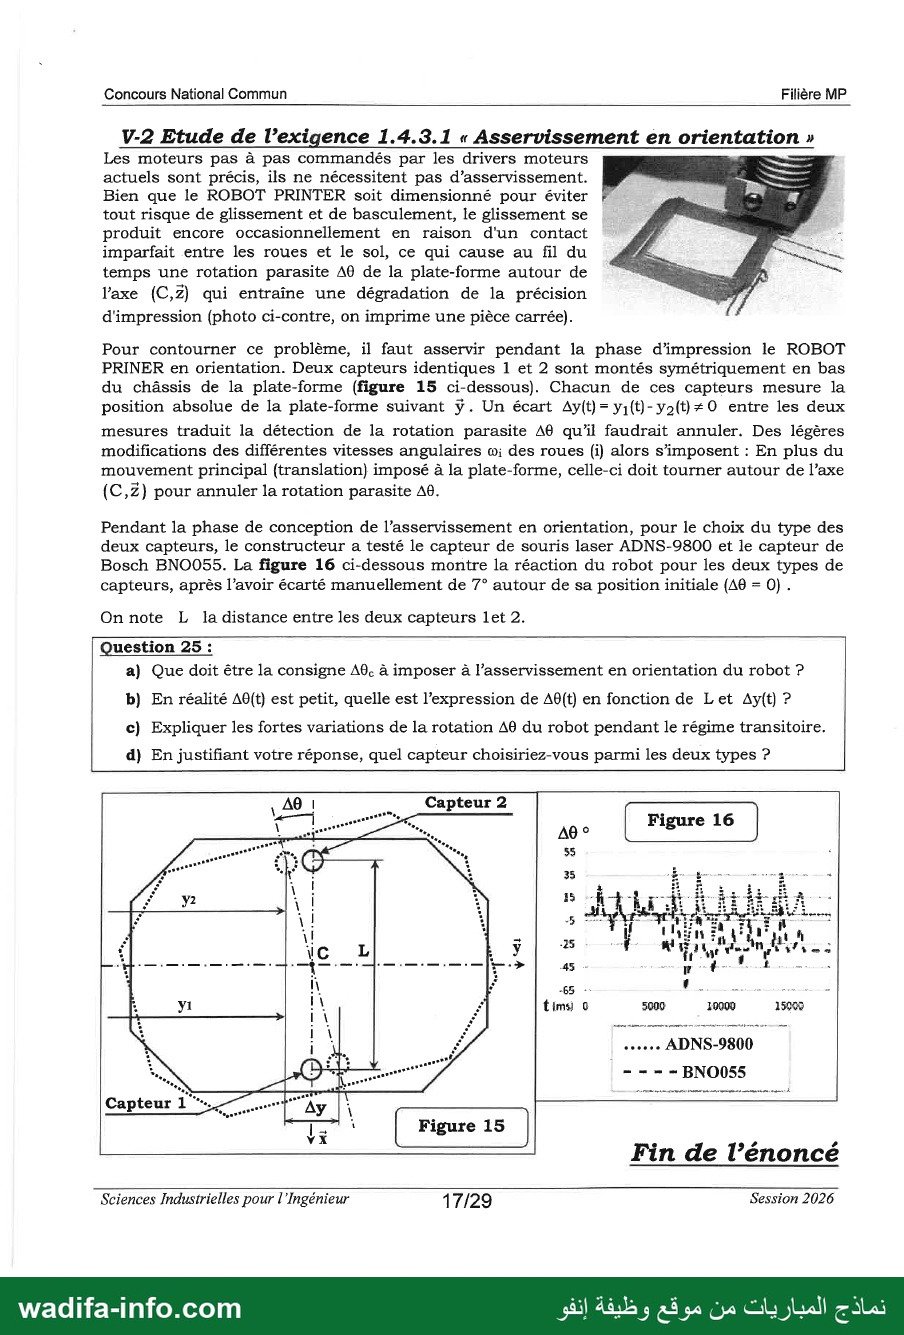
Pour contourner ce problème, il faut asservir pendant la phase d'impression le ROBOT
PRINER en orientation. Deux capteurs identiques 1 et 2 sont montés symétriquement en bas
du châssis de la plate-forme (figure 15 ci-dessous). Chacun de ces capteurs mesure la
position absolue de la plate-forme suivant ÿ. Un écart Ay(t)= yi(t)-yo(t}*O entre les deux
mesures traduit la détection de la rotation parasite قد qu’il faudrait annuler. Des légères
modifications des différentes vitesses angulaires زه des roues (i) alors s'imposent : En plus du
mouvement principal (translation) imposé à la plate-forme, celle-ci doit tourner autour de l’axe
(C,2) pour annuler la rotation parasite A6.
Pendant la phase de conception de l’asservissement en orientation, pour le choix du type des
deux capteurs, le constructeur a testé le capteur de souris laser ADNS-9800 et le capteur de
Bosch 3110055. La figure 16 ci-dessous montre la réaction du robot pour les deux types de
capteurs, après l'avoir écarté manuellement de 7° autour de sa position initiale (A8 = O).
On note L la distance entre les deux capteurs let 2.
Question 25 :
a) Que doit être la consigne A6. à imposer à l’asservissement en orientation du robot ?
b) En réalité A0(t) est petit, quelle est l'expression de A8(t) en fonction de Let Ay{t) 2
c) Expliquer les fortes variations de la rotation A8 du robot pendant le régime transitoire.
d) En justifiant votre réponse, quel capteur choisiriez-vous parmi les deux types 2
, 40 ! .. _Capteur2
3 lie D 8 0 Figure 16
a Te . ب 55 <
‘ 1 * ÊS 3 Ne #32 E
F 0 1 3 SPP RTS en
4 Al AU a فق ناث إن ثلا
7 ii c L y 25 ْ د مي لاني
“+ ااا اساسا mia: وسو انه cn eme ce 5 ne 5 > 45 - 7 +- LS SE
Ë 11 ٍْ \ 0 tims 0 5000 19000 15909
8 i 0 3 سحل بمج areas enter rt mi
à أ À Ê ...... ADNS-9800
A Te, 7
08 ...ا ا يتين = = - - 5
x AT 1 Leone? PR سا ا
Capteur 1 ال لصيو 1
Fin de l’énoncé
Sciences Industrielles pour l'Ingénieur 17/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
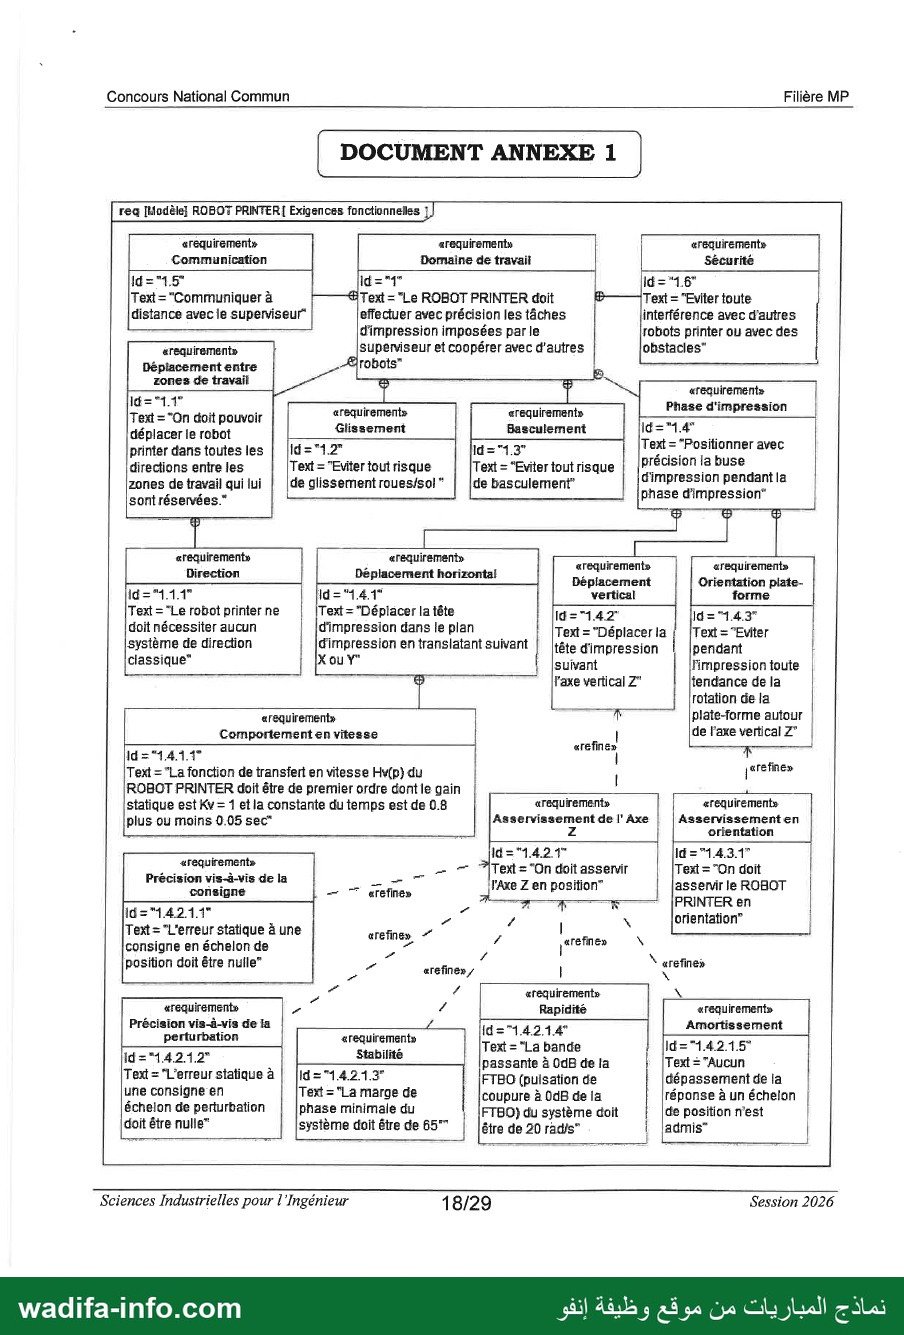
DOCUMENT ANNEXE 1
rea [Hodèle} ROBOT PRINTER! Exigences fonctionnelles
«requirements «requirements | erequirement»
Communication Domaine de travail Sécurité
10 < 1.5“ Id="1" 1d = "1.6"
Text="Communiquer à Text = "Le ROBOT PRINTER doit 0 Text = "Eviter toute
distance avec le superviseur effectuer avec précision les tâches interférence avec d'autres
d'impression imposées par le robots printer ou avec des
requirement» |superviseur et coopérer avec d'autres obstacles”
Dépiacement entre robots” 8
zones de travail لخ 5 jé :
102-777 «requirements Î
ext = “On doit pouvoir requirements requirements Phase d'impression |
Glissement Basculement 1d="14"
déplacer le robot ext = “Positi
printer dans toutes les | |ld="12" Id="1.3" ع ١ vs el avec
directions entre les Text ="Eniter tout risque Text = “Eviter tout risque | [Précision 12 buse ١
zones de travail qui lui | |de glissementroues/sol* | |de basculement” D sea pendant la
00 phase d'impression |
«requirements «requirements = 1 5
Drecion Dépicementhoroms ١| اي |]
102*111" | Id = "1.4.1 vertical forme
Text="Le robotprinterne | |Text= "Déplacer la tête 1d="142" 102 "143
doit nécessiter aucun | [d'impression dans le plan Text="Déplacer la | [Text="Eviter 1
système de direction | d'impression en translatant suivant tête d'impression pendant 4
classique" X ou Y" | [suivant limpressiontoute |
0 l'axe vertical Z" tendance de la |
rotation de la |
requirements | - plate-forme autour |
Comportement en vitesse | de Faxe verticalZ" |
«refine» À
Id ="1.4.1.1 |
Text ="La fonction de transfert en vitesse Hv(p) du | اسل
ROBOT PRINTER doit être de premier ordre dont le gain ; ET ——
statique est Kv = 1 et la constante du tenps est de 0.8 «requirements» requirements»
plus ou moins 0.05 sec Asservissement de l' Axe | | Asservissementen
1 4 orientation
rt 10 1.427 18 < 1.47
ce _. = — 31812700 doit assenir Text = "On doit |
وح ويل del RÉ ET Axe Z en position” asservir le ROBOT |
A7 — 7 —— #5 —— |PRINTER en
1d="1421.1 ET / 3 orientation” |
Text= "L'erreur statique à une ا 7 ÿ ا
consigne en échelon de 7 pme À
position doit être nulle” mi 4 N arefines
E erefine» / 1 FE 7/7 «requirements «requirements ” 7 Rapidité «requirements
Le 2 0 ل نت م
rturbati 1 AREAS
= ae = — Foi ="La bande 10 1.42.157
1071 421 2 د = passante à OdB de la Text =”Aucun
Text="L'erreur siatique à | 18-3 780 (pulsation de dépassementdela |
une consigne en Text ="La marge de coupure à OdB de la réponse à un échelon |
échelon de perturbation phase minimale du أ |FTBO) du système doit de position n'est |
doit être nulle” système doit être de 68577 être de 20 radis” أ ladmis” |
Sciences Industrielles pour l'Ingénieur 18/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
DOCUMENT ANNEXE 2
ibd {System} ROBOT PRINTER! Structure interne relative à la plate-forme
| ‘interface M | 7 :CarteArduino | |
Php) -
consignes 1 قد
اال |
Commandes
Puissance | : Carte alimentation | Eu OR ا
électrique ]
جا 3 :Driver moteurs |
… Puiss. Commandes
ur 0 لبجم électrique L_. 8 سيت A +
3 : Driver moteurs |
Puissance électrique |
دع ودعت ا [1 | —
للا | |
| | : Capteur optique 1 |
ييا Flat
| Moteur pas à pas 1 B 2 : Roue _ Chassis
إَْ كببت
Moteur pas à pas M2 Roue 2 Lee
: ur dun à ;
5 35 0: plate-forme c
ملسست ESS 9
| : Moteur pas à pas M3 = بل *Roue 3 i l |
= : Moteur pas à pas M4 5 - : Roue 4 - = | |
| : Capteur optique 2 إجا |
Sciences Industrielles pour l'Ingénieur 19/29 Session 2026
wadifa-info.com ل Ab 5 &ô ge Ca Ci juall 7 il
Concours National Commun Filière MP
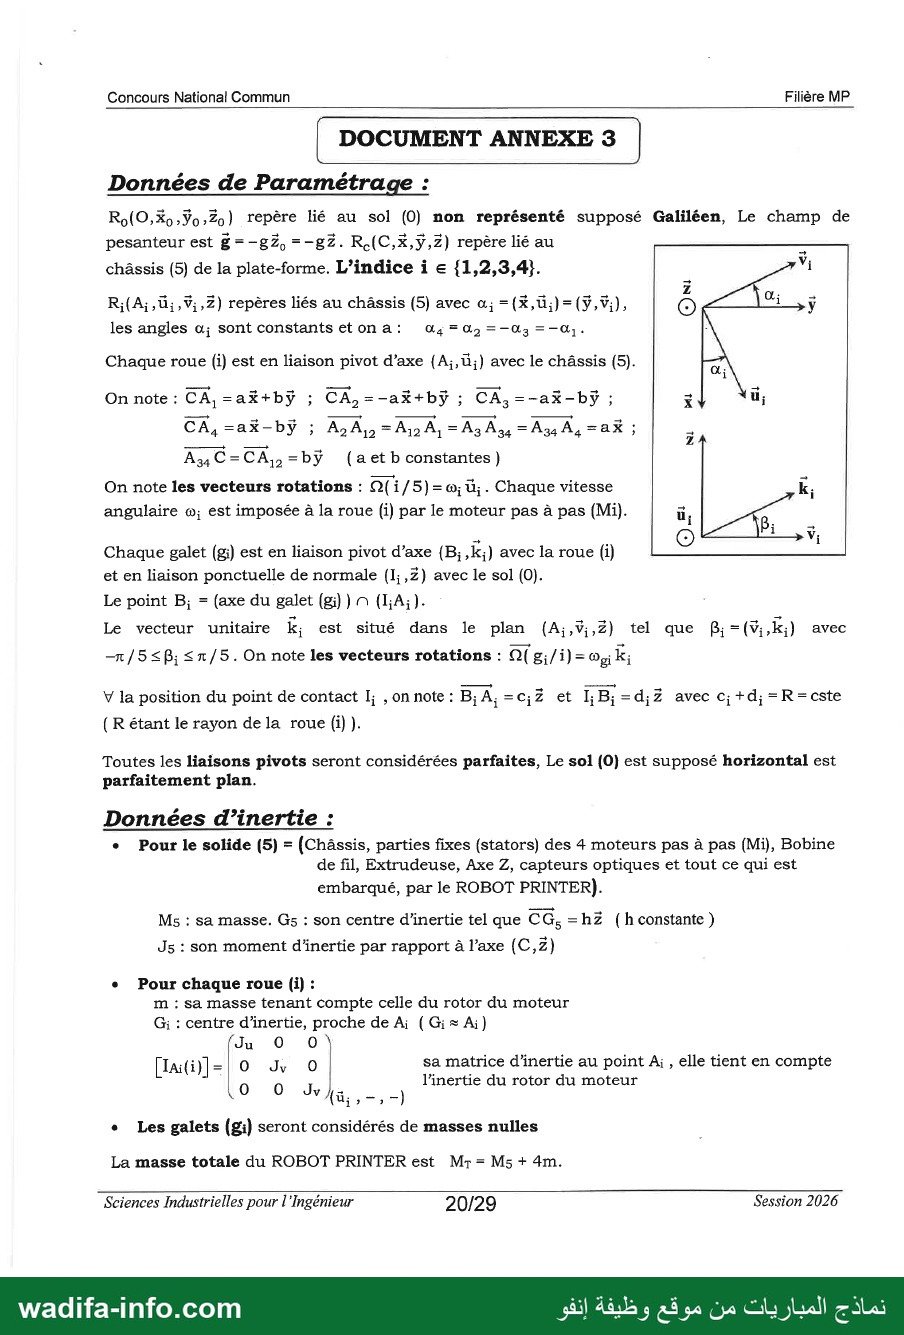
DOCUMENT ANNEXE 3
Données de Paramétrage :
Rol(O,%0:Ÿo:Z0) repère lié au sol (0) non représenté supposé Galiléen, Le champ de
pesanteur est £=-g82, =-gZ. R«(C,*,ÿ,2) repère lié au
châssis (5) de la plate-forme. L’indice i 6 {1,2,3,4}. Vi
R;(A;,ü;,;,2) repères liés au châssis (5) avec a; =(x,ü;)=(ÿ,v:), 0 9 ÿ
les angles a; sont constants etona: œ4=@, =-@3=-@;.
Chaque roue (i) est en liaison pivot d’axe {A;,ü;) avec le châssis (5). 7
On note : CA, =ax%+bÿ ; CA, =-ax*+b}ÿ ; CA, =-ax-bÿ ; ; ü;
CA,=a%-bÿ ; AA = Ayo À = A3 Â ss = Aga A4 =aX ; 5
A3aC= CA, 2=bÿ (aetb constantes)
On note les vecteurs rotations : Q{i /5)=oœ;uü;. Chaque vitesse k;
angulaire زه est imposée à la roue (i) par le moteur pas à pas (Mi). ü, 1
Chaque galet (gi) est en liaison pivot d’axe (B; ,k;) avec la roue (i) 0
et en liaison ponctuelle de normale (1;,Z) avec le sol (0).
Le point B; = (axe du galet (gi)) N (I;A;).
Le vecteur unitaire k; est situé dans le plan (A;,v;,2) tel que f;={(v; ,K;) avec
- 5> 8: 7/5 . 017 note les vecteurs rotations : 9 5:/1( < زو k;
V la position du point de contact I; ,onnote: B;A;=c;Z et l;B;=d;Z avec c;j+d;=R=cste
(R étant le rayon de la roue (i)).
Toutes les liaisons pivots seront considérées parfaites, Le sol (0) est supposé horizontal est
parfaitement plan.
Données d’inertie :
+ Pour le solide (5) = (Châssis, parties fixes (stators) des 4 moteurs pas à pas (Mi), Bobine
de fil, Extrudeuse, Axe Z, capteurs optiques et tout ce qui est
embarqué, par le ROBOT PRINTER).
Ms : sa masse. Gs : son centre d'inertie tel que CG. =hZ (hconstante)
son moment d'inertie par rapport à l’axe (C,Z) : ول
e Pour chaque roue (i) :
m : sa masse tenant compte celle du rotor du moteur
Gi : centre d'inertie, proche de Ai (Gi= Ai)
Ju 0 0
[Lait 01 ١0 يل © sa matrice d'inertie au point نظ , elle tient en compte
l'inertie du rotor du moteur
(O 0 J rss]
17 7
+ Les galets (gi) seront considérés de masses nulles |
La masse totale du ROBOT PRINTER est Mr = Ms + 4m.
Sciences Industrielles pour l'Ingénieur 20/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
DOCUMENT ANNEXE 4
(4) 1 JA 0" à
V4 Er e Naë ï م ل
/ (gs) AA
الا ا ل , 2 1
ù \ # 8# X ? NE
FRA à
حل Sol (0) لي
k 7 يت
4 LH \(g) ”
3 Le
9 م ب ‘ (5)
“ لسر 5 + لاص >» 3 :
0 ts 2 و ا
© hd ال ا “بحس
0 : ا 1
0 7 ١
5 NS css À APR, A
CIN GI
ü, 17 (4) ب vx + N à
3 آلا "8 لا إٍ
*v 4 َْ
Sciences Industrielles pour l'Ingénieur 21/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
DOCUMENT ANNEXE 5
Figure A51
160) 48
20.log(K, / a) RS —
بتتسشسشسسس سس ندا ا نا _ إٍْ
20.1og{K;) | |
08 1 إٍْ 1 70
1 أ | iaT
arg(C,(w)) en ° | | |
#9 0° للم ٍْ مت سم سس سسا
0° = = ممع
LE 1 À | 0
Ta Ta aT
Figure A52 er TPesanteur]. .رض
صب ا اع | rs + سب
LE ات re Il > ب ه-
dé ré | NN RE &
إٍ / م 5 '
/ (M4) / 1 (M1) ا
I | 1 أ Pivot ا
| Pivot (A, ü) ;
\ (As ü4) | :
\ Pivot Pivot 0
(4) 0 (مناريظ) (A2) 2
3) (Ma)? pi Pivot
Pivot Pivot 0 8 1 )
B,,ka) (B3,k3) B;,k:) Le
(gs) Ponctuelle Ponctuelle (2) (g:)
(&:) (3,2 (2,2)
s Ponctuelle وا 7 بن
Sciences Industrielles pour l'Ingénieur 22/29 Session 2026
wadifa-info.com إنفو AGE 3 نماذج المباريات من موقع
Concours National Commun Filière MP
DOCUMENT ANNEXE 6
1 | import numpy as np
2 | from sklearn .neural_network import MLPRegressor
3 | from sklearn.model_selection import train_test_split
24 |print((len(Ttrain) , Len(Vtrain)))
25 | 111 <<< (112;: 112): °°
26 |print((len(Ttest) , len(Vtest)))
27 +١١ >>> (28, 28) ١١
29 | ## Mise en forme des données d'entrée
30 | Ttrain = Ttrain.reshape(-1,1)
31 |Ttest = Ttest.reshape(-1,1) '
33 |## Instancier MLPRegressor
34 | reg = MLPRegressor(solver='lbfgs', activation = 'tanh',
hidden_layer_sizes = (2,4), random_state = 2, max_iter = 150)
36 | ## Entrainer Le réseau de neurones pour obtenir Le modèle de prédiction
37 |reg.fit(Ttrain,Vtrain)
39 | ## Prédire la vitesse et tester Le modèle
40 |V_pred_train = reg.predict(Ttrain)
1ل |score_test = reg.score(Ttest,Vtest)
42 |print(score_test) # score 82 du modèle sur Les données de test
uu | ## Listes des tableaux des poids et des biais de toutes Les couches
45 |Wlist = reg.coefs_ # liste des tableaux des poids
6لا |Blist = reg.intercepts_ # Liste des tableaux des biais
48 | ## Affichage du tableau des poids de la couche cachée (2) du réseau
49 |W2 = Wlist[1]
50 | printCW2)
52 | ## Tableau des biais de La couche cachée (2) du réseau
53 |B2 = Blist[1]
56 |## Notre propre fonction prediction
57 | def prediction(t_test) :
58 NW = Len(Wlist)
59 A = np.array([t_test])
60 for i in range(NW) :
61 LS
62 B = 81351
63 Z = np.dot(W,A)+B
64 if 1 == NW-1 :
65 À =
66 else :
67 AE SENS RSS
68 return A[0]
69: soc
Sciences Industrielles pour l'Ingénieur 23/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
Ne rien écrire dans ce cadre |
ا DOCUMENT REPONSE DR1 و
Question 1 :
Libre [ex | V Pivot glissant |
(aucun contact) y |Vy d’axe (A, ÿ) ms ns |
م وو (8,52) ad | ss
Pivot d’axe Glissière de
(A, % se Ds direction à css | ممع
al De Je 2) Ale Deus Je 52)
Question 2: a) 2)1/0( b) V{Oe1/0)=.....
(1781 الا الا الشة الاواااة وشاعا لا مي اما مم1 ه[70 ne رم اميم
ممع عع ل مي لمعه مس مه ونرب و يتب نمي لاك(261/0) له
Question 3 1
a) يي الس , [لام1] .
مميمم ميرم م sonne (& ÿ ÿ, ; 2)
cl مك170
Sciences Industrielles pour l'Ingénieur 24/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
Ne rien écrire dans ce cadre
DOCUMENT REPONSE DR2
Position réducteur
_— Po | a
ES | Le
Carte SANTE Moteur Z Réducteur Z
d'alimentation ا ا 25
Tête d'impression
| dans une position
Tête d'impression dans
une autre position
Sciences Industrielles pour l'Ingénieur 25/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
Ne rien écrire dans ce cadre
4 DOCUMENT REPONSE DR3 ns
Question 10-a :
20 متا AS So
8 | ER ES RS OS __ ا ا
حي | | الس È ni:
| | اا = انض
الم حبصاف — a حب 140-
جب نبل - جح <<< ما 160
+ : | لحت + = -)180-
+ 1 ممستب “بت - 200-
امد .ا شط à الا ٠ اللو مي لاست وو
À TE ا ca ل ات > تا ا اللا كدان اتا ١
LS | لبت RE لب ا وود 5-
.لمم اعد سس ا —— ال ل — 135 ©
8 i | | 1 |
£ 1 | 1 1
180 “يس | سب ما 1 _ 1
10° 10° 10! 10 10° 10°
a 10: Puisation (rad/sec)
Marge de phase MP1 = مت ; Marge de gain 1/161 = ...........
Sciences Industrielles pour l'Ingénieur 26/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
Ne rien écrire dans ce cadre
-[ DOCUMENT REPONSE DR4 x
0.8 ِ
Question 12-b : o7 Li it | أت 14077 اا RS SE UE ٍْ
178962 ب 0.61 اا ا ِ 1 . ET ا il
نبااي ri |} —. À. 4 = + / للد
04 ريا را ل للب
Question 12-c : ira (Lt | | il
Conclusion :. 0:3 | + | Toi
RE ET ل ا EE 02. ne | | LEE Eu lil
SSSR A A VER DS à 6 6 0 02 04 06 8 1 12 4 1.6
Temps (sec)
Question 23 : Figure R42 |
+) Kv=? 0.10 =
0 1 ل
) Tr = 7 3 0.04 _
EU de ml:
DRE PS EC EE PS D 0.02
دم م ييه مم .يه يمت تيه تج يم مي تحت تم .م.م م يتم .م مم يج ممع 0.0 25 5.0 75 10.0 125 15.0 17.5 20.0
Temps t en sec
Sciences Industrielles pour l'Ingénieur 27/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
Ne rien écrire dans ce cadre
ni DOCUMENT REPONSE DR5 سكلا
Question 12-3 :
Marge de gain MG: 2ج ........ À Marge de phase MP3 =
©012611381011 2700 D Le
40 ٍ : Rep us
بيت #5 1 حب بي فق لإببعثنااهه تك
00 Ë
È | hi * E | LAS
E 0 —— +} لبو اااي موادت ألا ١
مبب:زببببتنلببمربتنبا هه LL ممستب اتا
ٍ RER بم سات ااا 7 = pee LS LE pa ساباب
| Il 2 ِِ
-120 | | 1 اللا إٍ
-0 سطع تمي مسا سيد ”جم اعد يبب RUE ES" وتم ا ااام ال انا > 5
10 10 10 10 1 10 ل 10
ب بباووب ٍْ :
60." Î tt لبببلتبببغتبلتلتنببدح ببمل
2 | | لا Li |
a -180 1 1 0777 7 الب
210 مب الالال د _ يليا
270 بغ = nn غلب و — ="
10° 10° 10! 10 10° 10°
Pulsation frad/sec)
Sciences Industrielles pour l'Ingénieur 28/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière MP
Ne rien écrire dans ce cadre
DOCUMENT REPONSE DR6
8 Le Vitesses angulaires des 4 roues
Mouvement imposé mouvement
Translation suivant ÿ
SES Vx= 0 -V, 7 م 57
C 0 Vy #4 0
5 y Q=0 RV2 RV2 82 RV2
4 5 1
Translation suivant *
0 5 8 ÿ
يلم
Translation suivant la
première bissectrice
5 52
4 5 1
Rotation autour de )2(
AD. محم
4 0 x 1
Sciences Industrielles pour l'Ingénieur 29/29 Session 2026
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
الجهة المنظمة: وزارة التعليم العالي والبحث العلمي والابتكار - المباراة الوطنية المشتركة · 19/05/2026 — مصدر النسخة: نسخ منشورة على الويب؛ الإعلان الرسمي للمباراة هو المرجع.
كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/3948/نموذج-المباراة-الوطنية-المشتركة-CNC-2026-علوم-المهندس-Sciences-Industrielles-ش
