نموذج المباراة الوطنية المشتركة CNC 2026: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: wadifa-info.com/نموذج-مباراة/5614
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2026)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- التكنولوجيا والعلوم الصناعية - الهندسة الميكانيكية
- الدورة
- 2026
- عدد الصفحات
- 14
- لغة الأسئلة
- الفرنسية
- التصحيح
- غير متوفر بعد
- أضيف إلى الموقع
- 20/11/2026
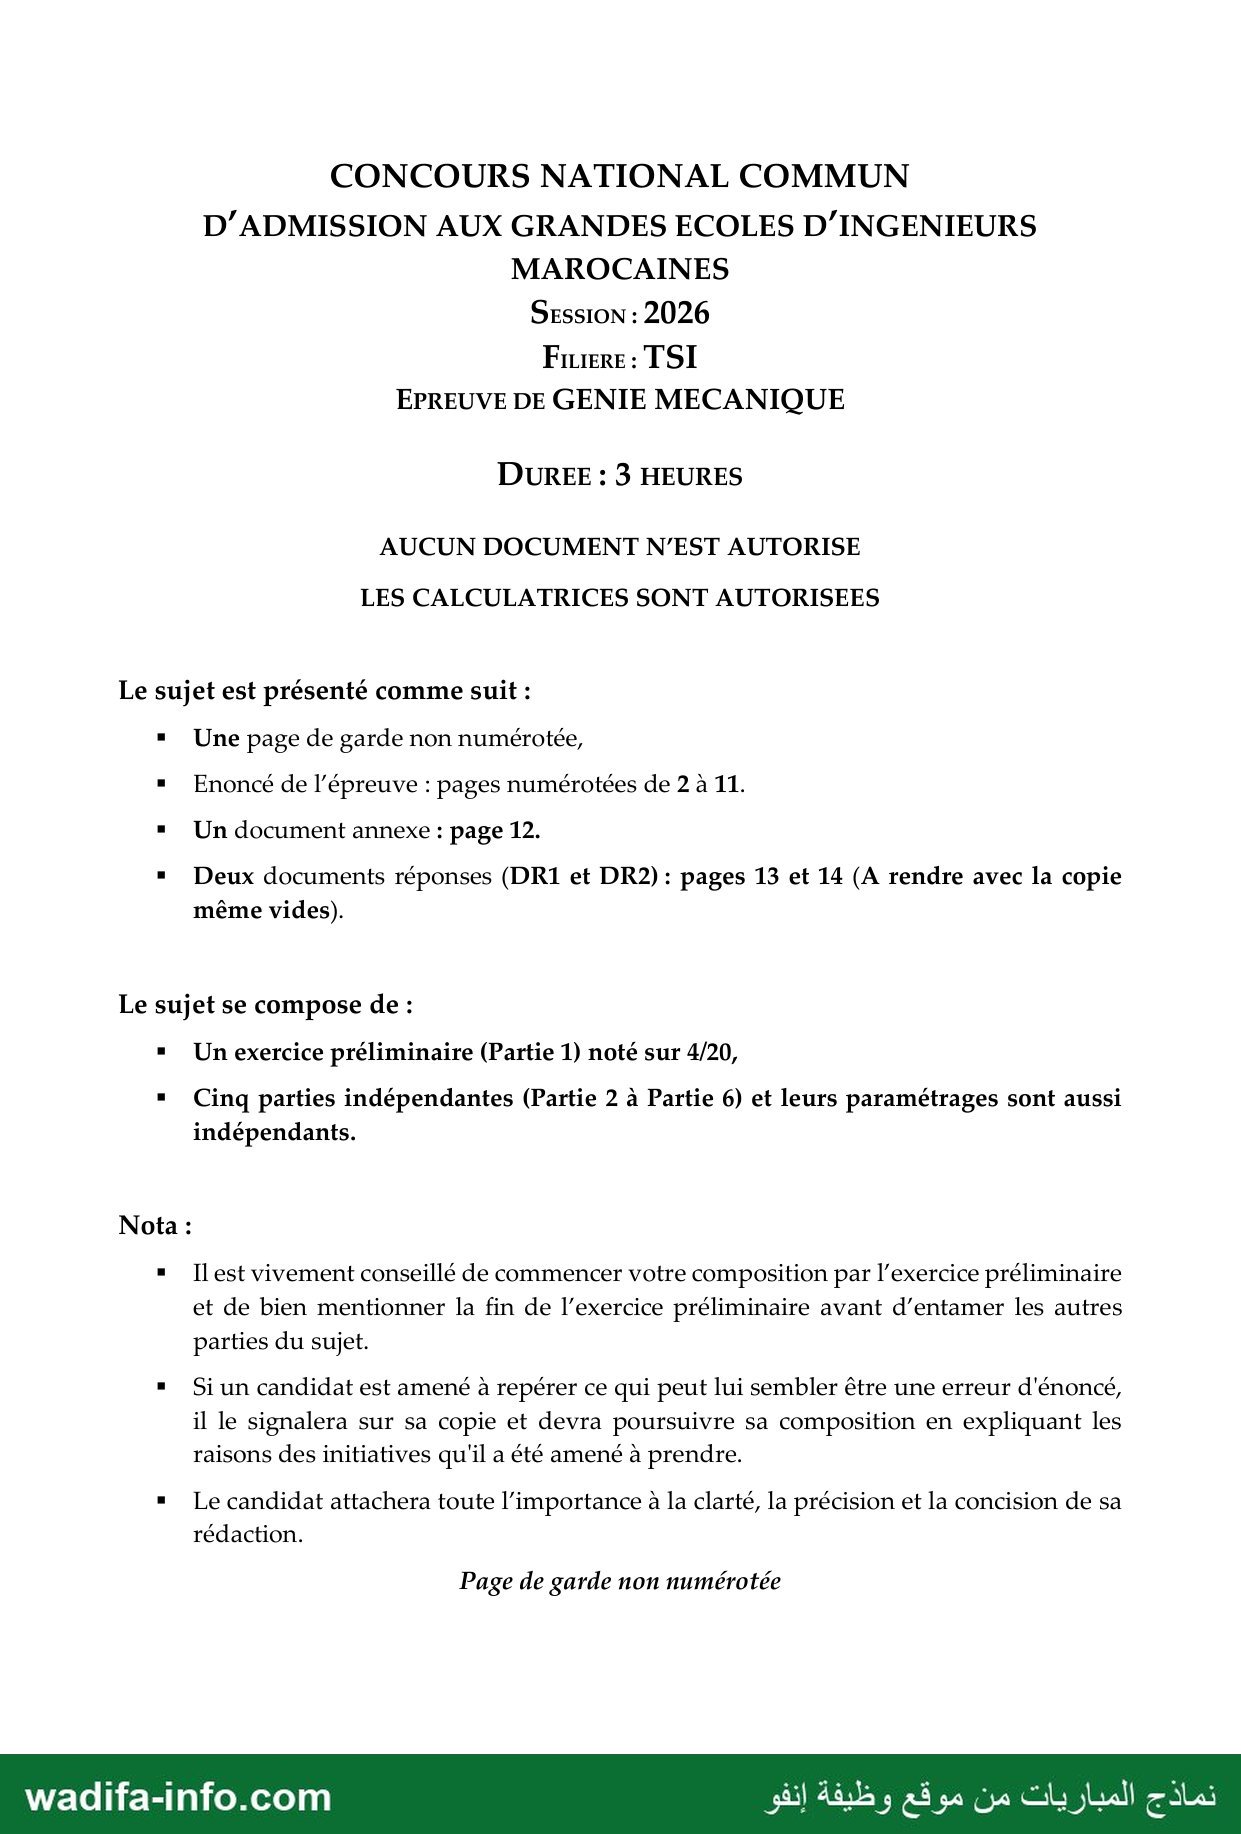
صفحات النموذج (14)
🔗 انشر رابط هذا النموذج في موقعك أو مدونتك أو منتداك
انسخ هذا الرابط (الملف يبقى محيّناً على الصفحة):
أسئلة شائعة حول نموذج المباراة الوطنية المشتركة CNC 2026: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
هل يمكن تحميل نموذج مباراة مباراة ولوج المدارس العليا للمهندسين مجاناً؟
هل يتضمن نموذج مباراة مباراة ولوج المدارس العليا للمهندسين التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN
D’ADMISSION AUX GRANDES ECOLES D’INGENIEURS
MAROCAINES
Session : 2026
:عمط TSI
EPREUVE DE GENIE MECANIQUE
DUREE : 3 HEURES
AUCUN DOCUMENT N’EST AUTORISE
LES CALCULATRICES SONT AUTORISEES
Le sujet est présenté comme suit :
"Une page de garde non numérotée,
" _ Enoncé de l'épreuve : pages numérotées de 2 à 11.
"Un document annexe : page 12.
"Deux documents réponses (DRI1 et DR2) : pages 13 et 14 (A rendre avec la copie
même vides).
Le sujet se compose de :
" Un exercice préliminaire (Partie 1) noté sur 4/20,
" Cinq parties indépendantes (Partie 2 à Partie 6) et leurs paramétrages sont aussi
indépendants.
Nota :
“ 11 أي vivement conseillé de commencer votre composition par l'exercice préliminaire
et de bien mentionner la fin de l'exercice préliminaire avant d'entamer les autres
parties du sujet.
" Siun candidat est amené à repérer ce qui peut lui sembler être une erreur d'énoncé,
il le signalera sur sa copie et devra poursuivre sa composition en expliquant les
raisons des initiatives qu'il a été amené à prendre.
"Le candidat attachera toute l'importance à la clarté, la précision et la concision de sa
rédaction.
Page de garde non numérotée
— صفحة 2 —
Concours National Commun Filière : TSI Session 2026
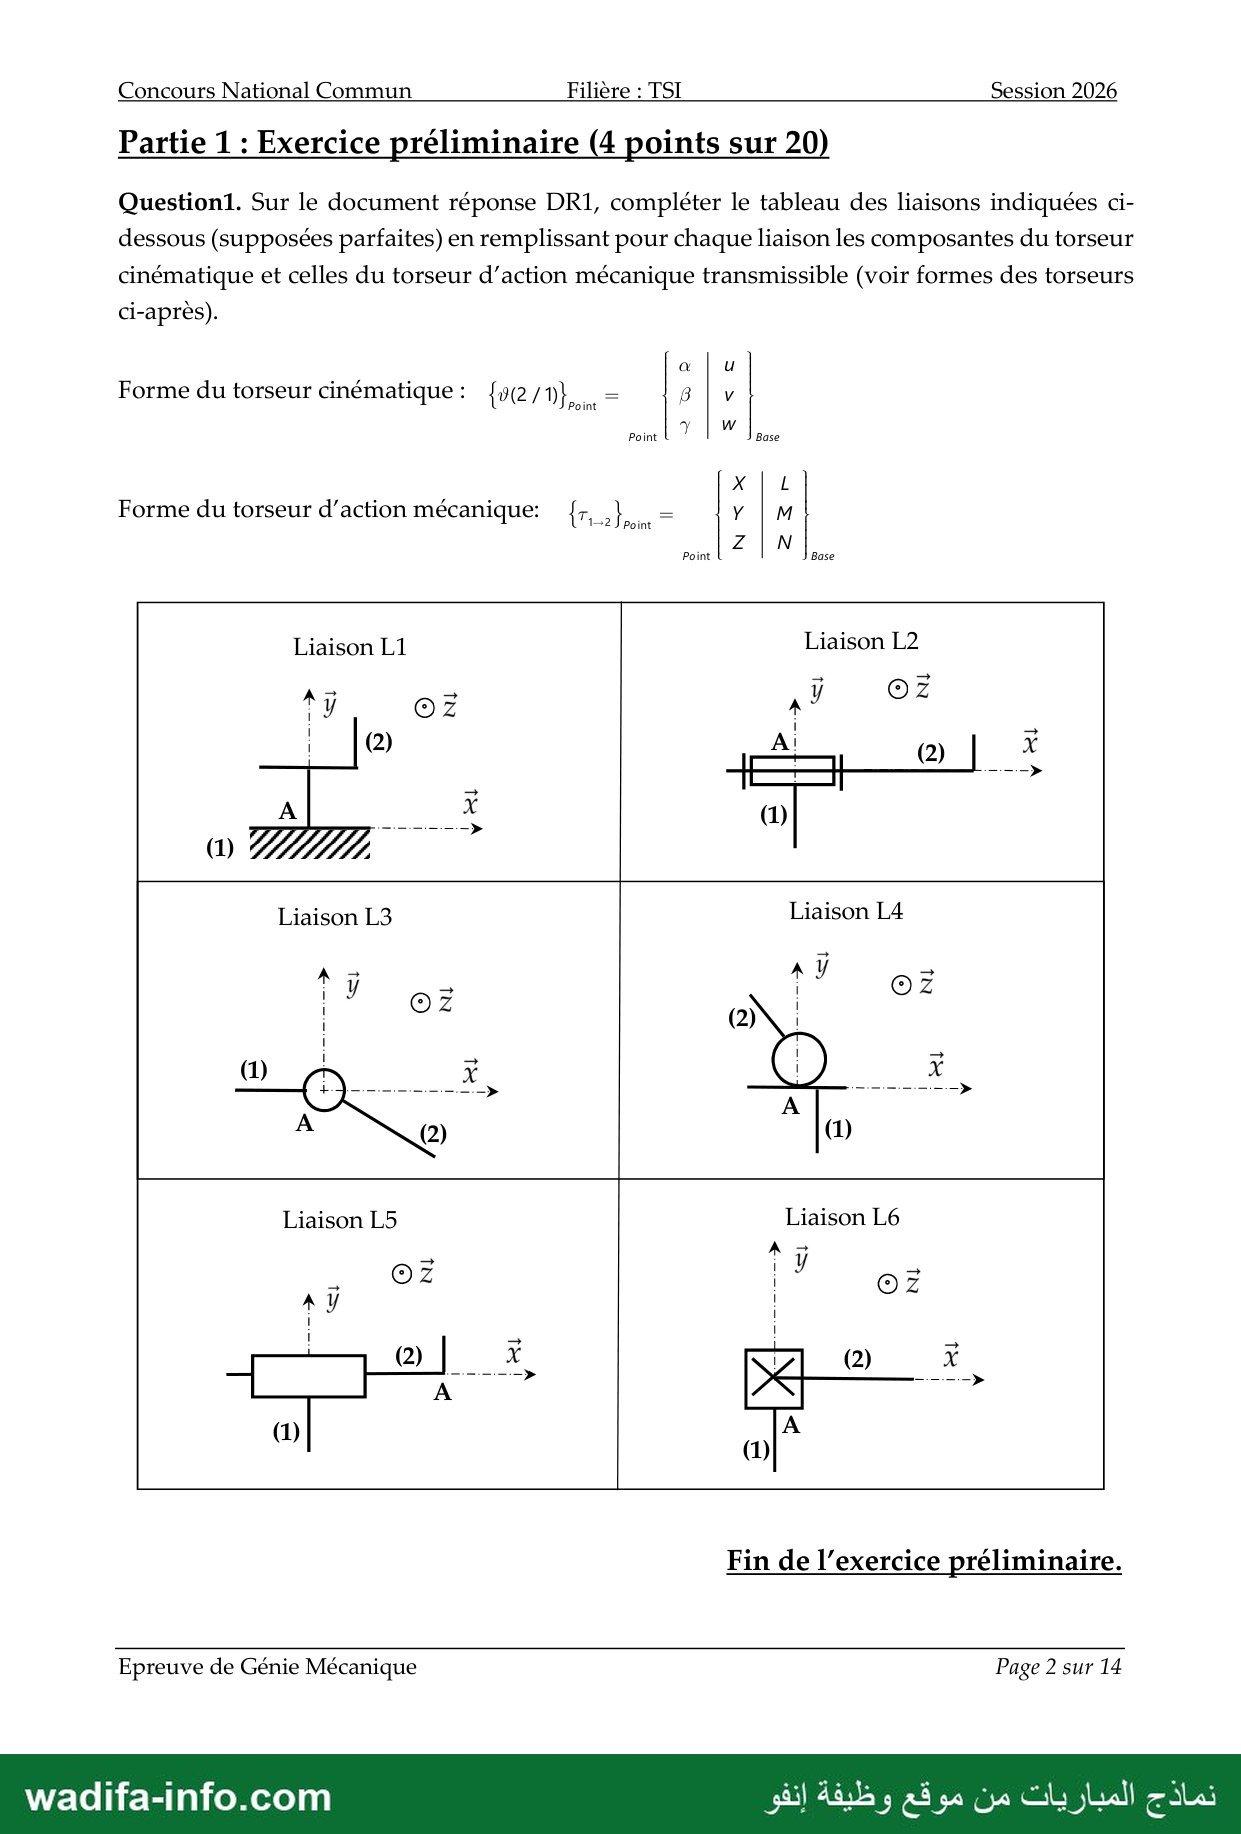
Partie 1 : Exercice préliminaire (4 points sur 20)
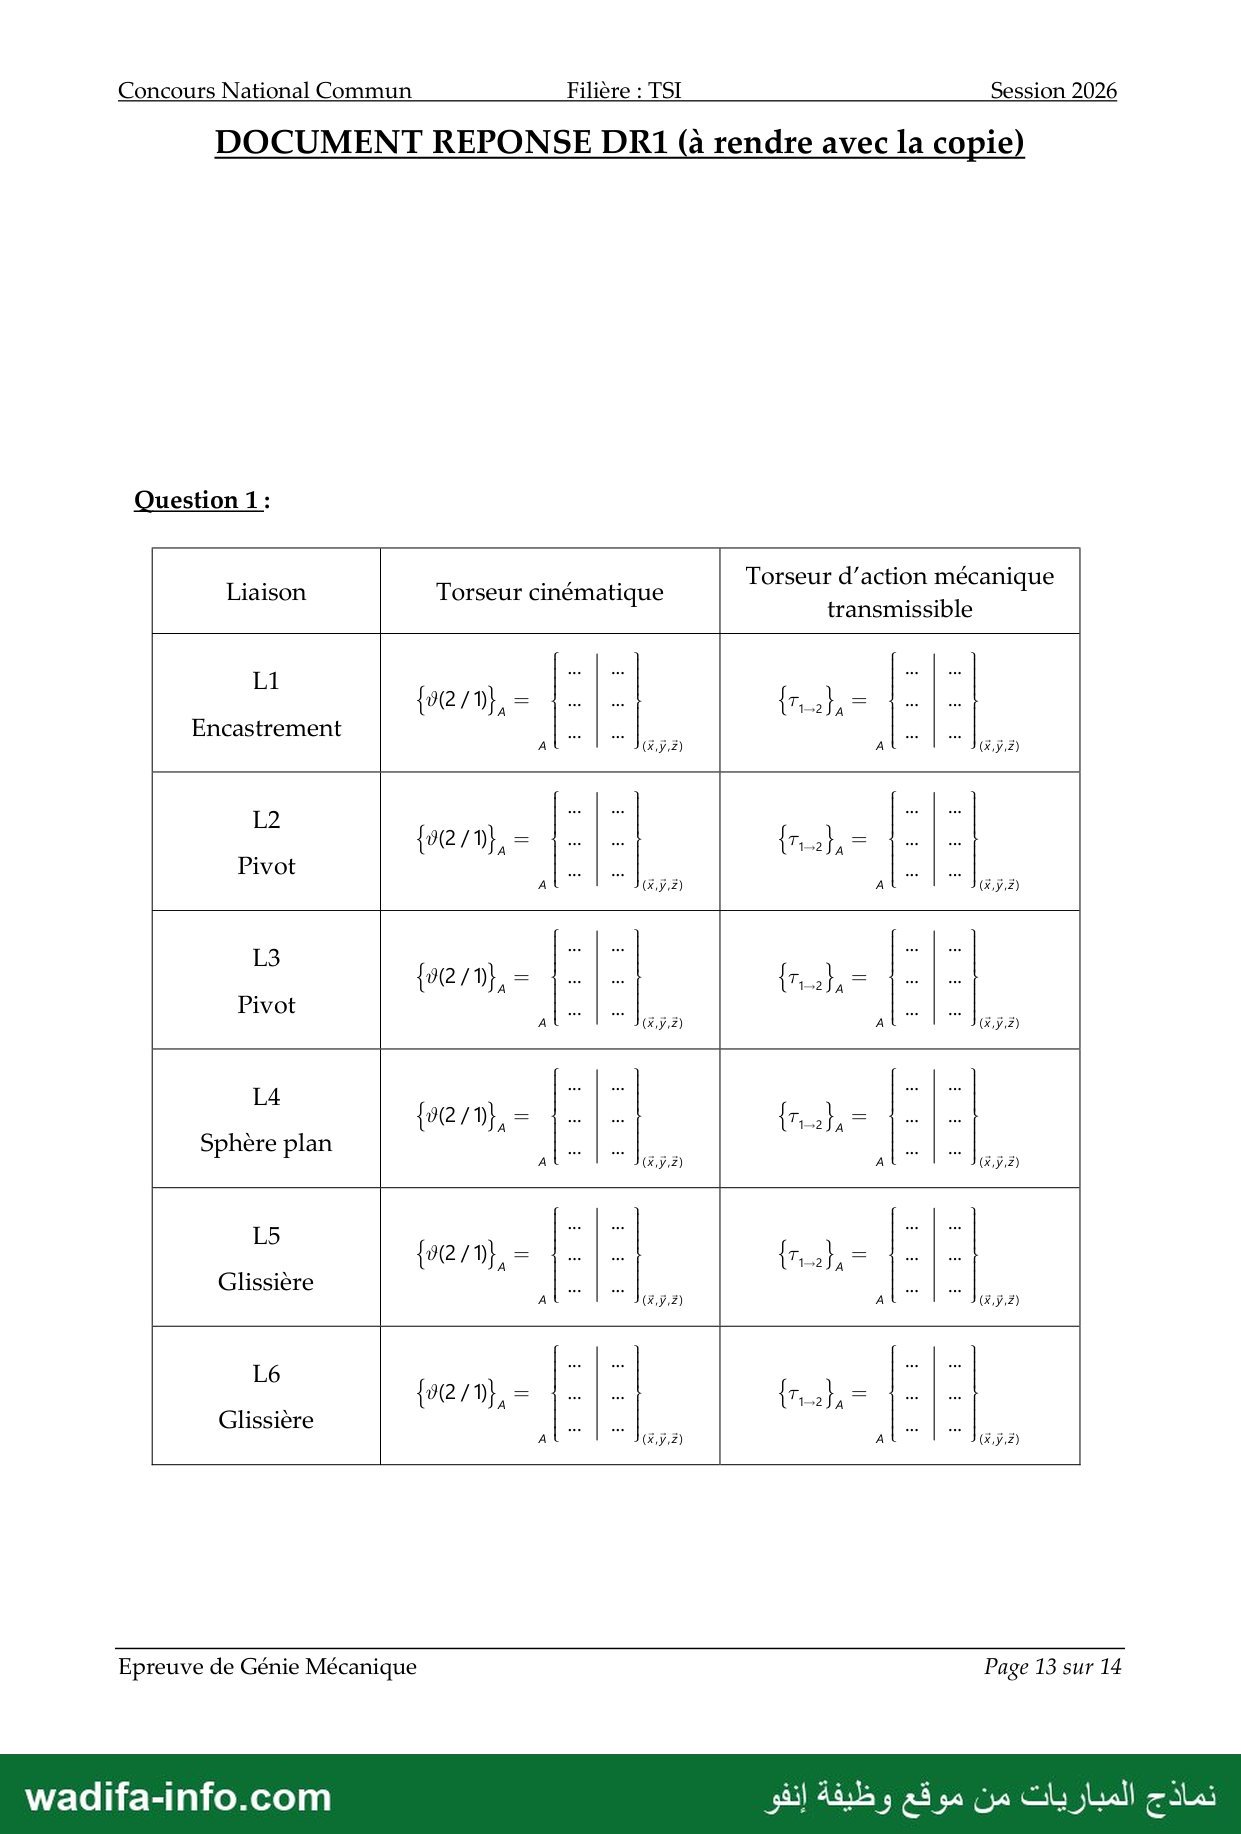
Questionl. Sur le document réponse DR1, compléter le tableau des liaisons indiquées ci-
dessous (supposées parfaites) en remplissant pour chaque liaison les composantes du torseur
cinématique et celles du torseur d'action mécanique transmissible (voir formes des torseurs
ci-après).
Forme du torseur cinématique : {v@ / 1}
< ©
Point
و
Point 7 Base
“1
Forme du torseur d'action mécanique: {,,},.. ح AL
22 Join
2 |
Point Base
Liaison L1 Liaison L2
A5 5 ÿ OZ
ا
!
Liaison L3
‘y
!
i
1
1
Fin de l'exercice préliminaire.
Epreuve de Génie Mécanique Page 2 sur 14
— صفحة 3 —
Concours National Commun Filière : TSI Session 2026
UNITE DE PRODUCTION DES BOUTEILLES
Présentation du système :
Ce sujet concerne une unité de production de bouteilles contenant un produit toxique.
Le sujet s'intéresse au poste de capsulage, le tri et l'évacuation des bouteilles, ainsi qu’à la
vérification de la conformité des bouteilles aux normes de sécurité en vigueur.
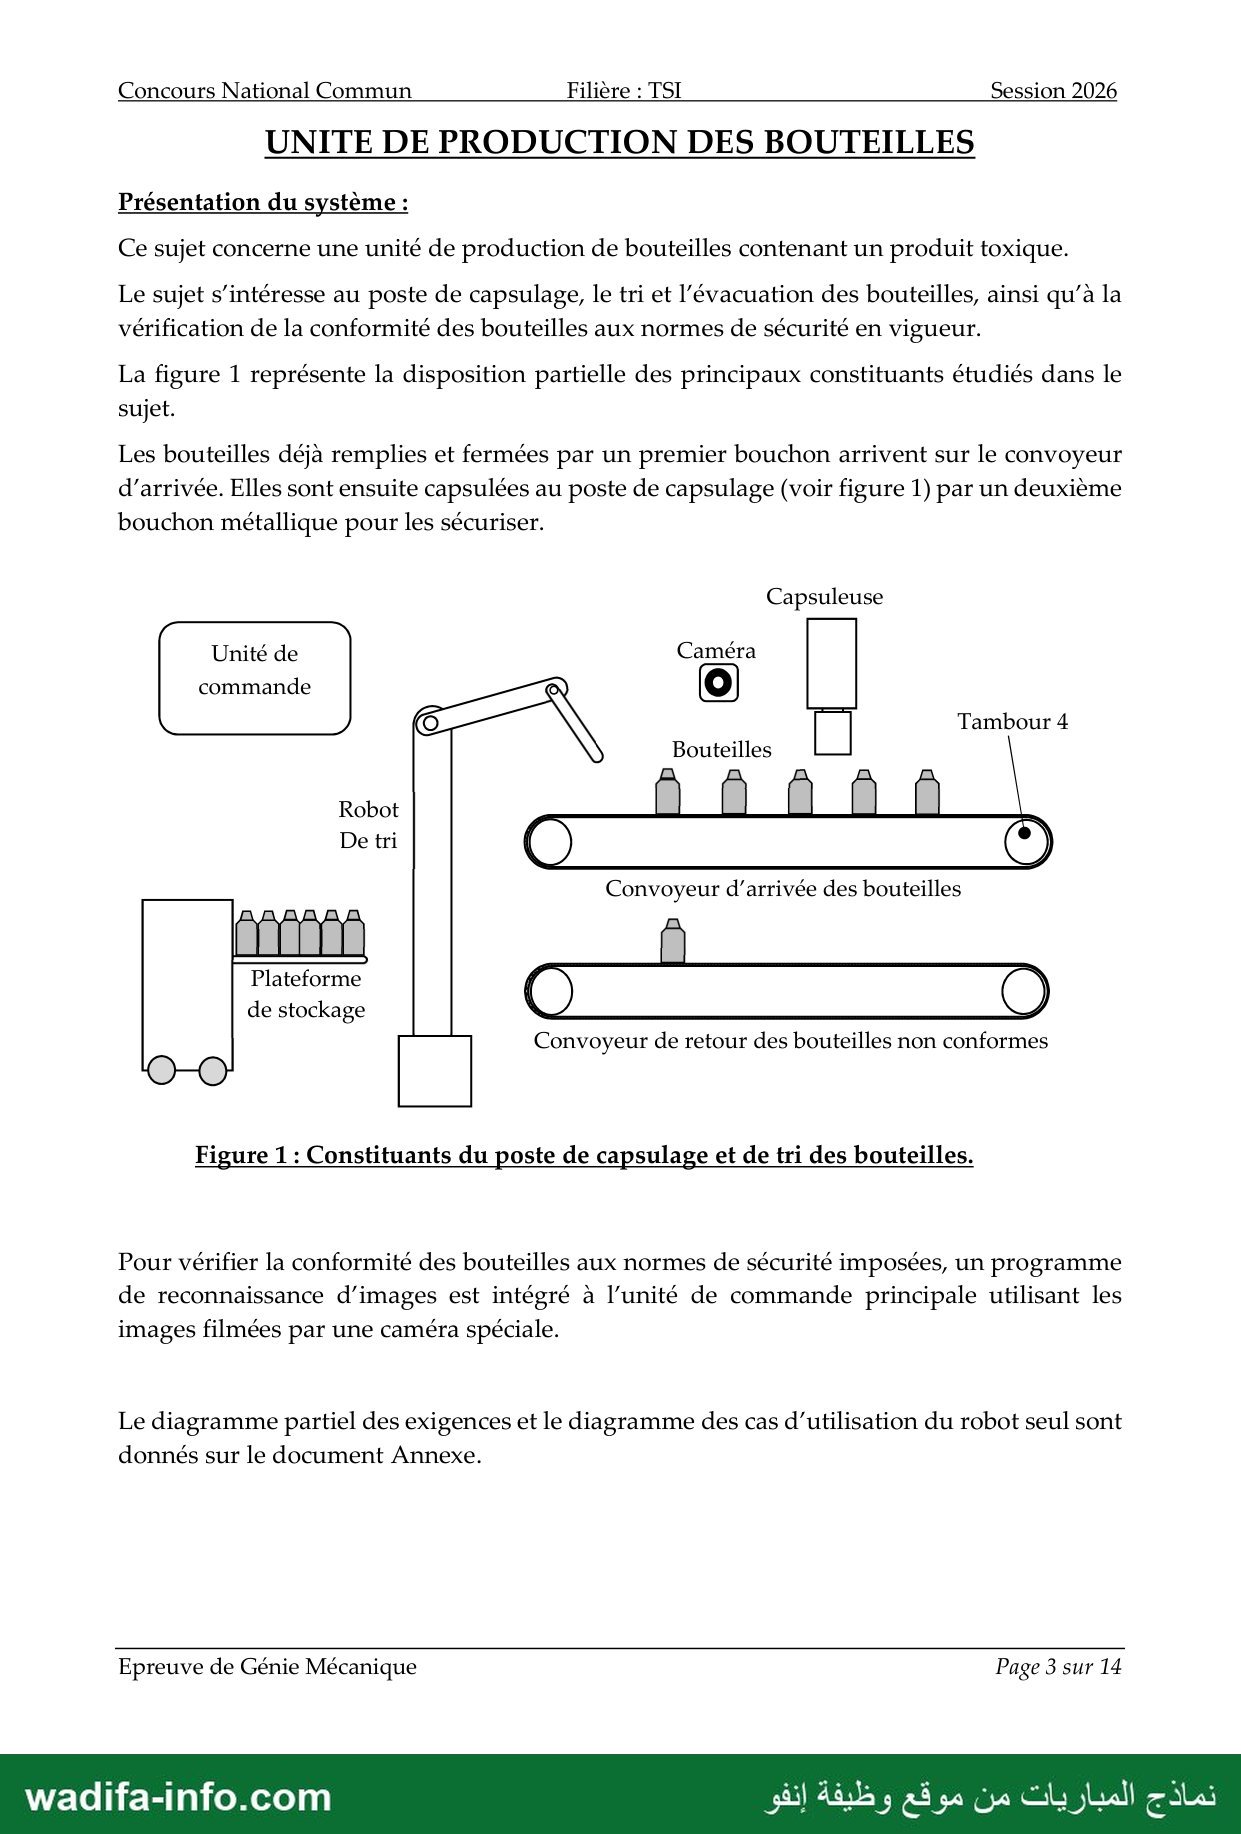
La figure 1 représente la disposition partielle des principaux constituants étudiés dans le
sujet.
Les bouteilles déjà remplies et fermées par un premier bouchon arrivent sur le convoyeur
d'arrivée. Elles sont ensuite capsulées au poste de capsulage (voir figure 1) par un deuxième
bouchon métallique pour les sécuriser.
Capsuleuse
Unité de Caméra
commande
Tambour 4
Bouteilles
Robot
De tri
Convoyeur d'arrivée des bouteilles
Plateforme
de stockage
Convoyeur de retour des bouteilles non conformes
Figure 1 : Constituants du poste de capsulage et de tri des bouteilles.
Pour vérifier la conformité des bouteilles aux normes de sécurité imposées, un programme
de reconnaissance d'images est intégré à l’unité de commande principale utilisant les
images filmées par une caméra spéciale.
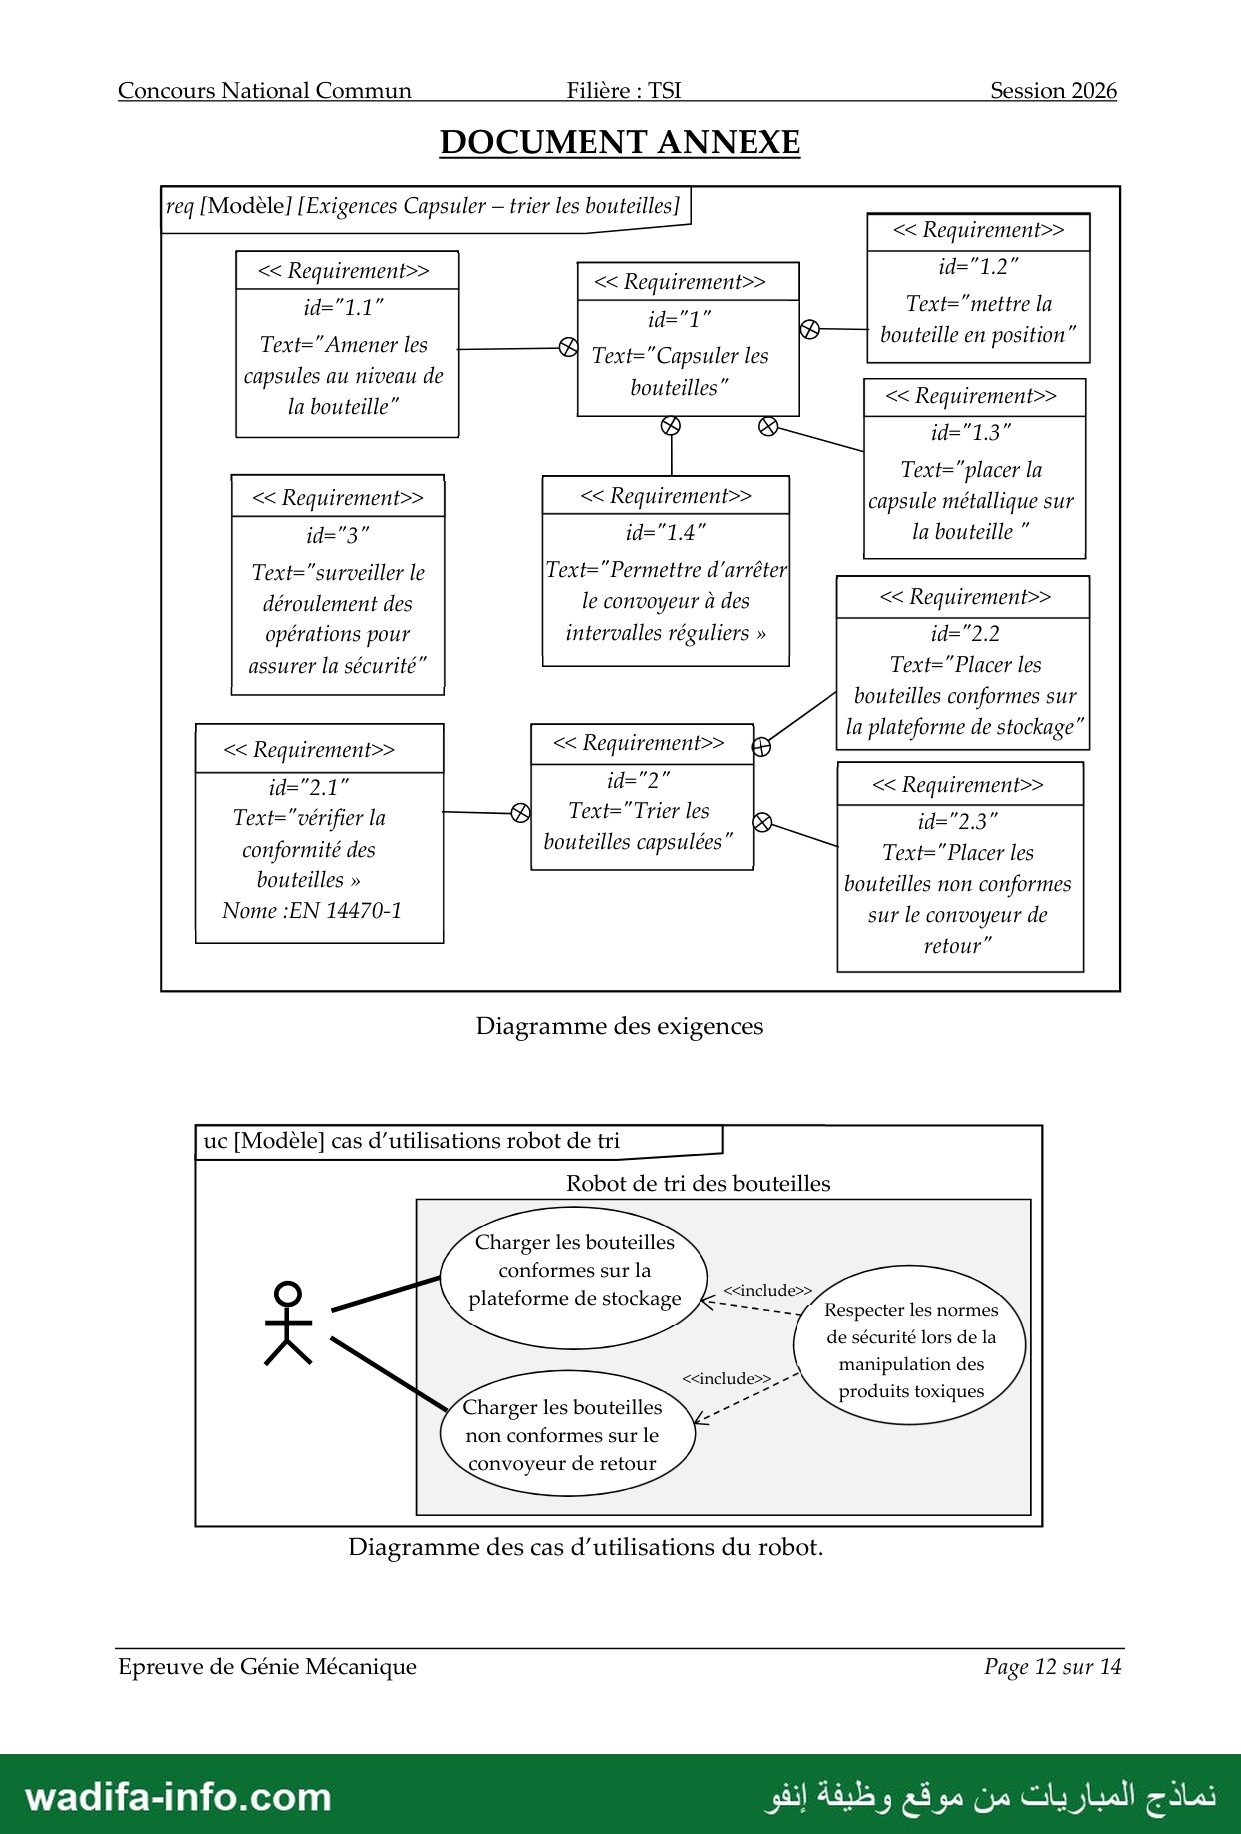
Le diagramme partiel des exigences et le diagramme des cas d'utilisation du robot seul sont
donnés sur le document Annexe.
Epreuve de Génie Mécanique Page 3 sur 14
— صفحة 4 —
Concours National Commun Filière : TSI Session 2026
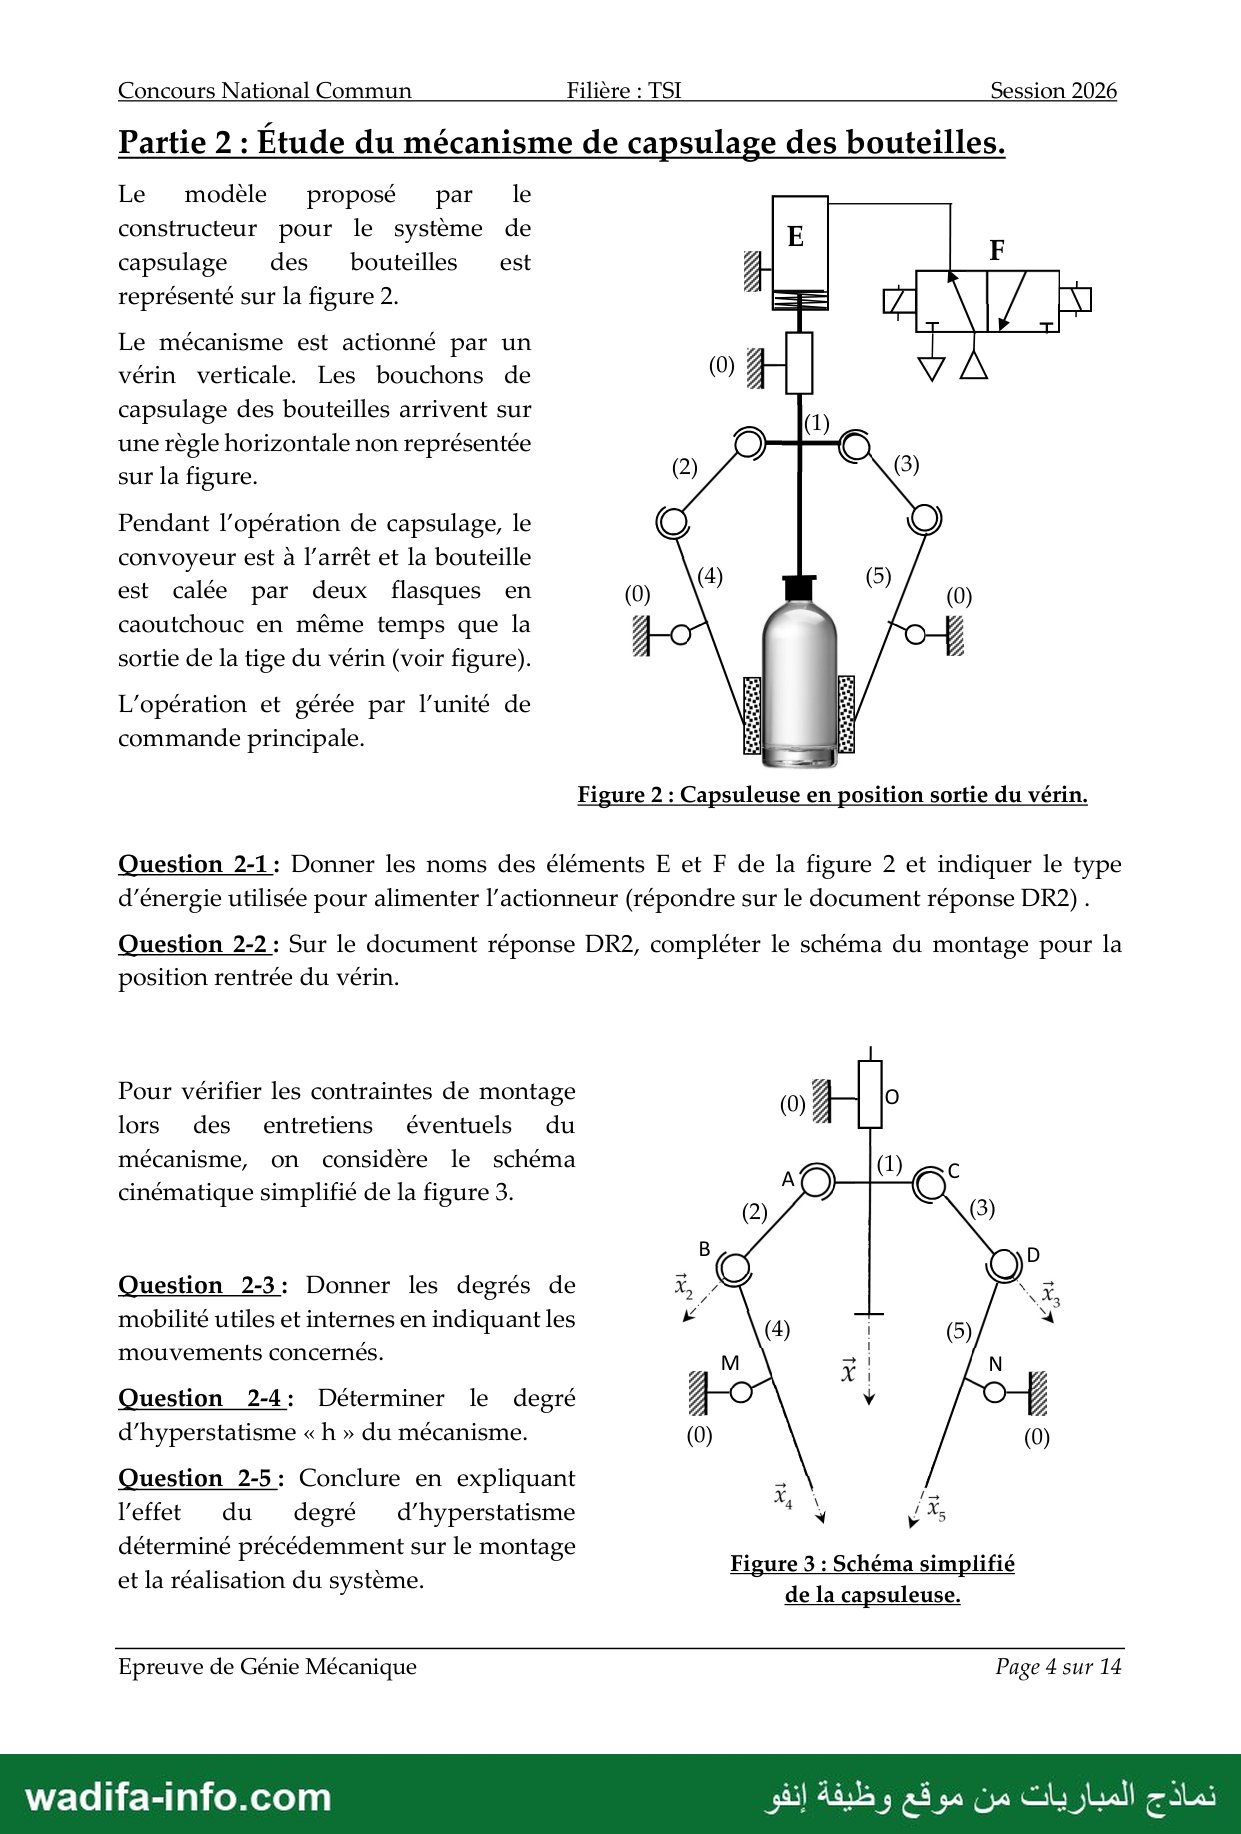
Partie 2 : Étude du mécanisme de capsulage des bouteilles.
Le modèle proposé par le
constructeur pour le système de
capsulage des bouteilles est
représenté sur la figure 2.
Le mécanisme est actionné par un
vérin verticale. Les bouchons de
capsulage des bouteilles arrivent sur
une règle horizontale non représentée
sur la figure.
Pendant l'opération de capsulage, le
convoyeur est à l'arrêt et la bouteille
est calée par deux flasques en
caoutchouc en même temps que la
sortie de la tige du vérin (voir figure).
L'opération et gérée par l'unité de
commande principale. _4
- #3)
Figure 2 : Capsuleuse en position sortie du vérin.
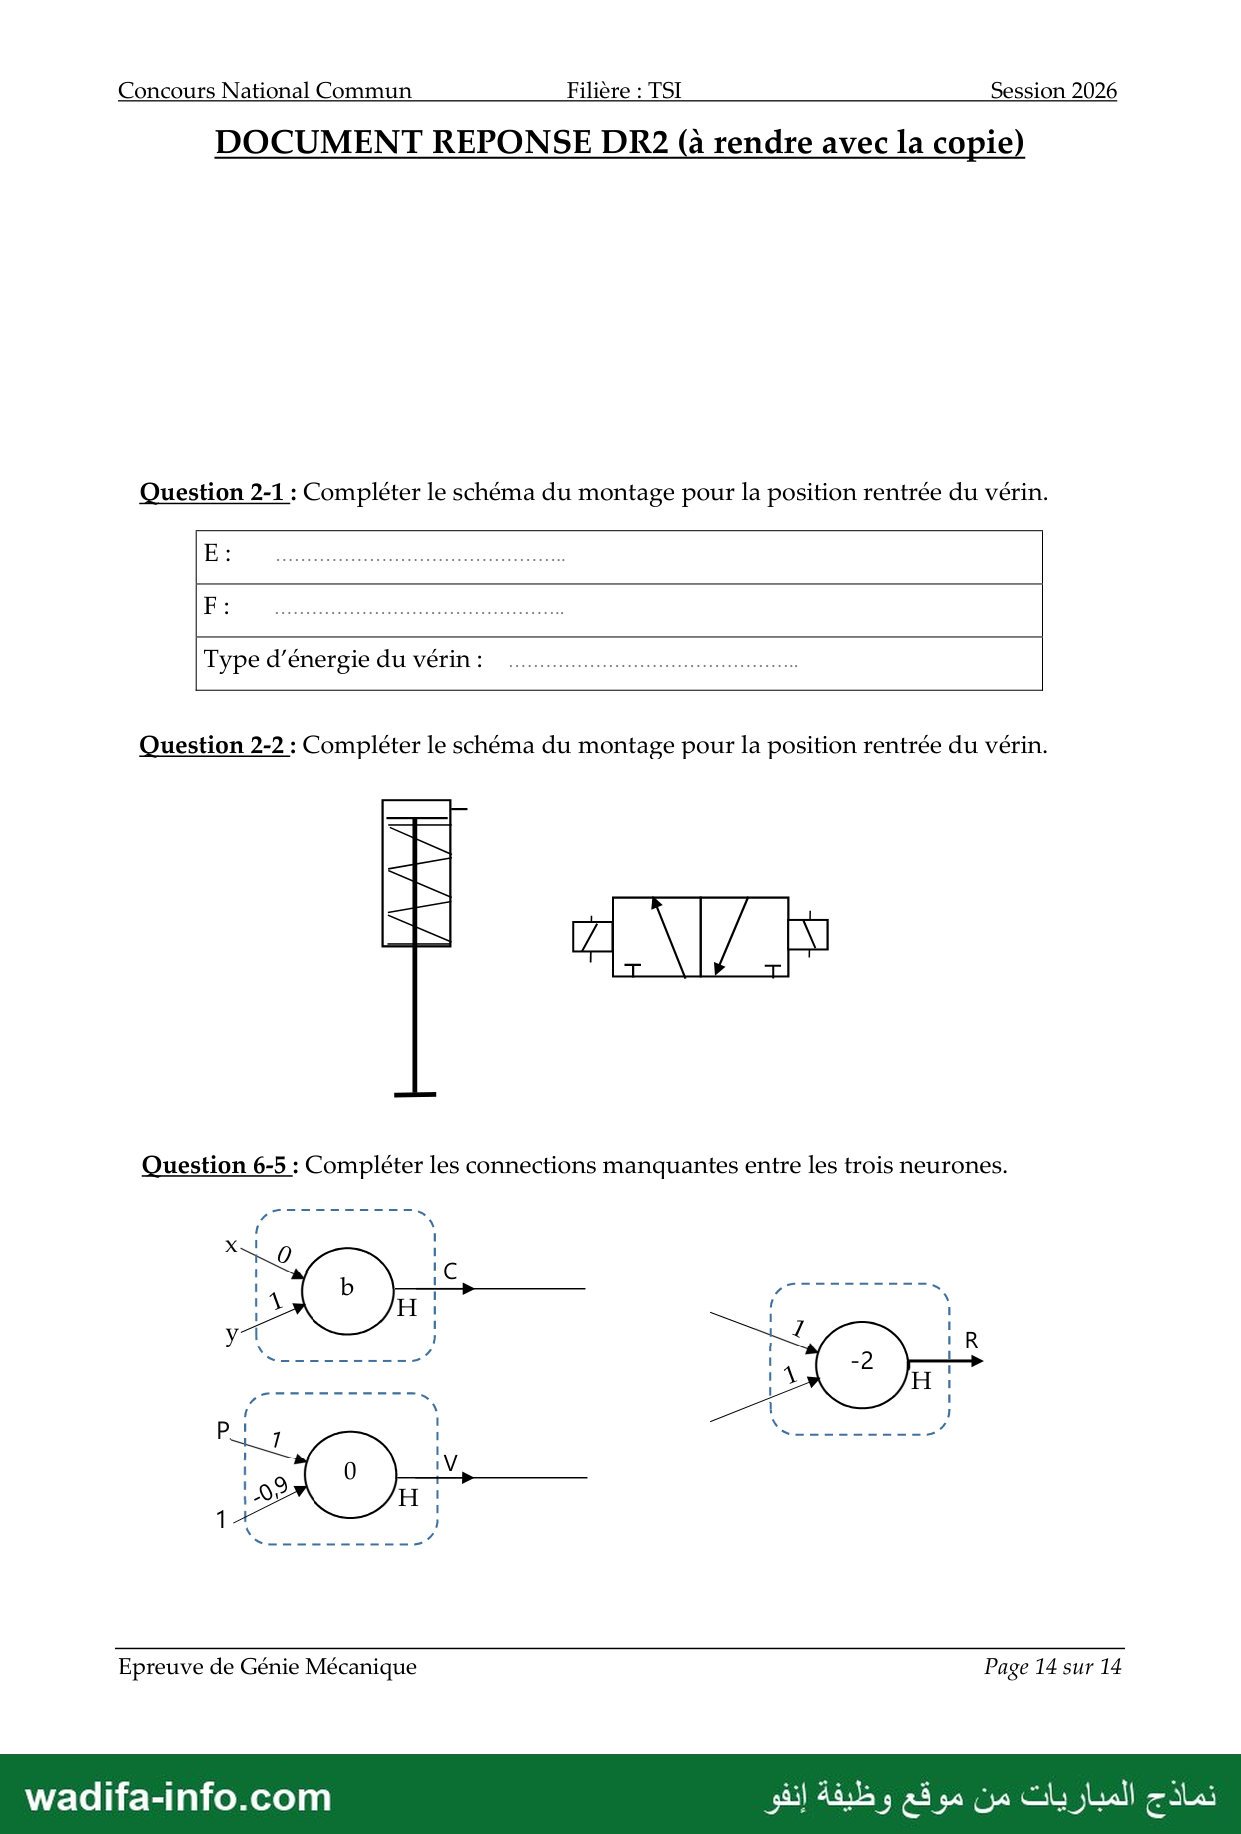
Question 2-1: Donner les noms des éléments E et F de la figure 2 et indiquer le type
d'énergie utilisée pour alimenter l’actionneur (répondre sur le document réponse DR2) .
Question 2-2 : Sur le document réponse DR2, compléter le schéma du montage pour la
position rentrée du vérin.
Pour vérifier les contraintes de montage (0) 0
lors des entretiens éventuels du
mécanisme, on considère le schéma
cinématique simplifié de la figure 3.
Question 2-3: Donner les degrés de
mobilité utiles et internes en indiquant les
mouvements concernés.
Question 2-4: Déterminer le degré
d'hyperstatisme « h » du mécanisme.
Question 2-5: Conclure en expliquant
l'effet du degré d’hyperstatisme
déterminé précédemment sur le montage
et la réalisation du système.
Figure 3 : Schéma simplifié
de la capsuleuse.
Epreuve de Génie Mécanique Page 4 sur 14
— صفحة 5 —
Concours National Commun Filière : TSI Session 2026
Partie 3 : Étude de l'entrainement du convoyeur d'arrivée.
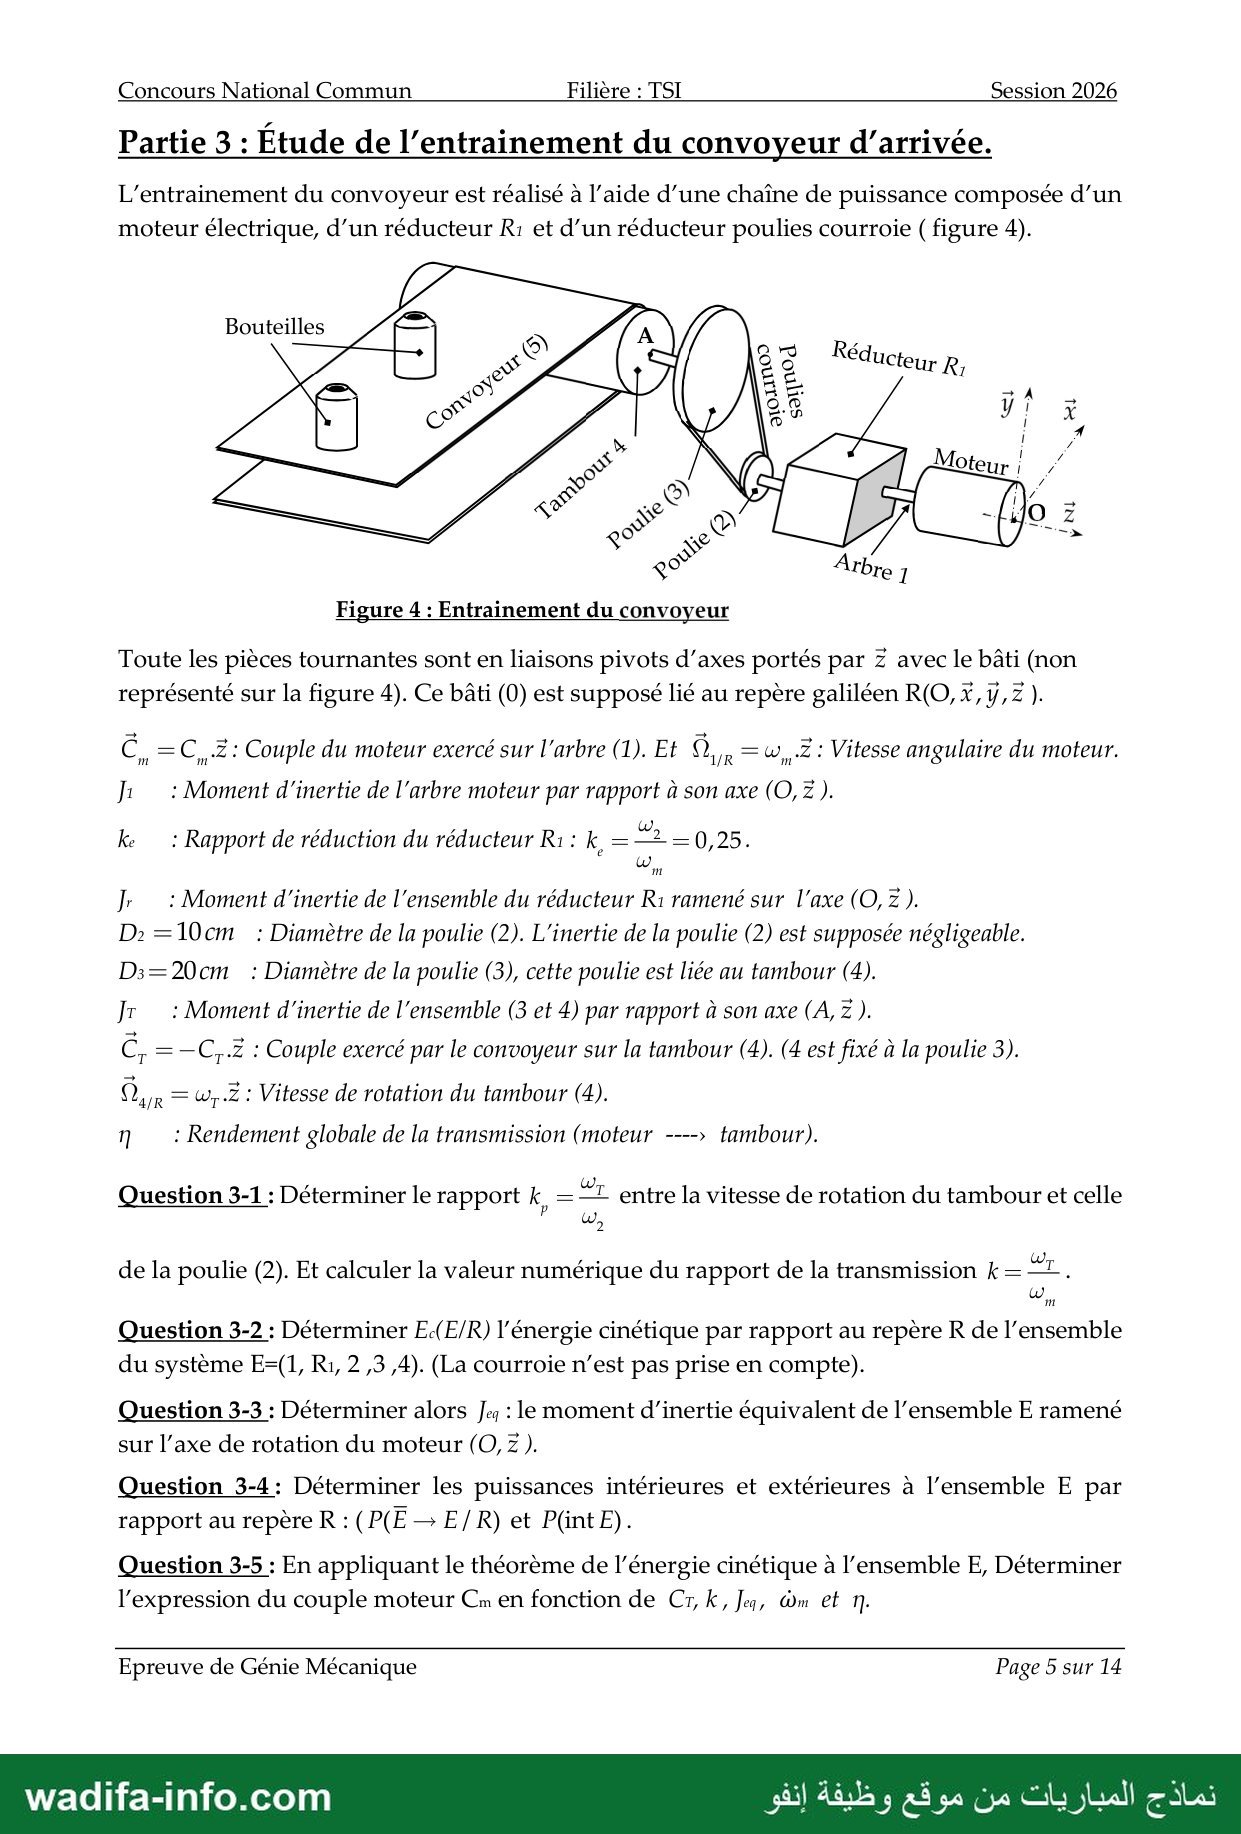
L'entrainement du convoyeur est réalisé à l’aide d’une chaîne de puissance composée d’un
moteur électrique, d’un réducteur بك et d’un réducteur poulies courroie ( figure 4).
Bouteilles
09
d
el
EN
ب
53
pe]
2
53
5
را
9 aun°
0
LOT
Figure 4 : Entrainement du convoyeur
Toute les pièces tournantes sont en liaisons pivots d’axes portés par 2 avec le bâti (non
représenté sur la figure 4). Ce bâti (0) est supposé lié au repère galiléen R(O, x, ÿ,Z ٠
w,.2 : Vitesse angulaire du moteur. = مراك CZ: Couple du moteur exercé sur l'arbre (1). Et = من
[1 : Moment d'inertie de l'arbre moteur par rapport à son axe (O, Z ).
ke: Rapport de réduction du réducteur Ri: k, = = 0,25.
لب
Jr: Moment d'inertie de l'ensemble du réducteur نكاramené sur l'axe ) 0,2
D: =10cm : Diamètre de la poulie (2). L'inertie de la poulie (2) est supposée négligeable.
D;=20cm : Diamètre de la poulie (3), cette poulie est liée au tambour (4).
: Moment d'inertie de l'ensemble (3 et 4) par rapport à son axe (A, Z ).
QT
7 = —C,.Z : Couple exercé par le convoyeur sur la tambour (4). (4 est fixé à la poulie 3).
Or = w,..Z : Vitesse de rotation du tambour (4).
1
: Rendement globale de la transmission (moteur -—> tambour).
Question 3-1 : Déterminer le rapport k, = TL entre la vitesse de rotation du tambour et celle
w
2
de la poulie (2). Et calculer la valeur numérique du rapport de la transmission k= ا
w
Question 3-2 : Déterminer E«(E/R) l'énergie cinétique par rapport au repère R de l’ensemble
du système E=(1, Ri, 2,3 ,4). (La courroie n’est pas prise en compte).
Question 3-3 : Déterminer alors و[ : le moment d'inertie équivalent de l’ensemble E ramené
sur l’axe de rotation du moteur (O, Z ).
Question 3-4: Déterminer les puissances intérieures et extérieures à l’ensemble E par
rapport au repère R : (P(E — E/R) et P(intE).
Question 3-5 : En appliquant le théorème de l'énergie cinétique à l’ensemble E, Déterminer
l'expression du couple moteur ما en fonction de Cr, K, Je, @m et n.
Epreuve de Génie Mécanique Page 5 sur 14
— صفحة 6 —
Concours National Commun Filière : TSI Session 2026
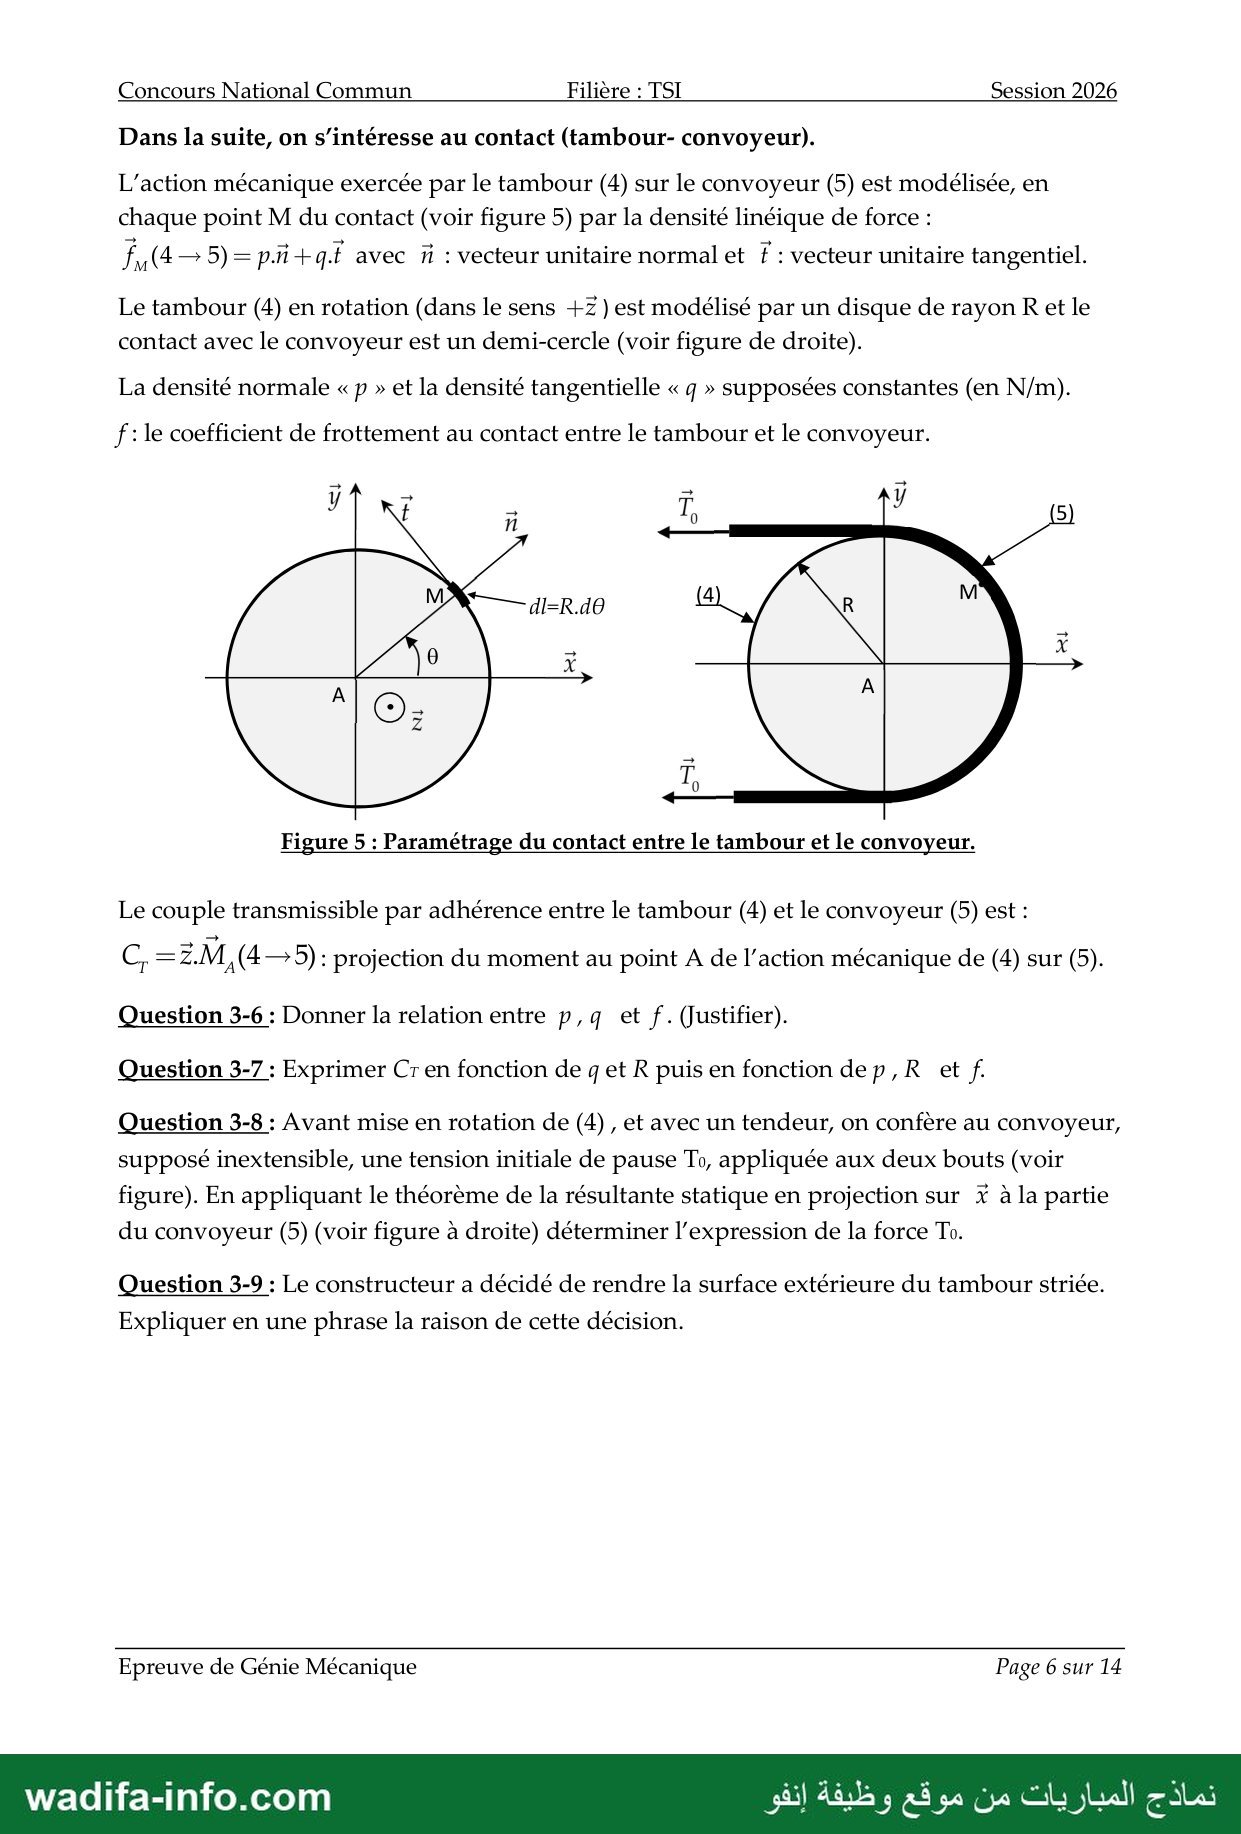
Dans la suite, on s'intéresse au contact (tambour- convoyeur).
L'action mécanique exercée par le tambour (4) sur le convoyeur (5) est modélisée, en
chaque point M du contact (voir figure 5) par la densité linéique de force :
7 (4—5)=pñ+qf avec à : vecteur unitaire normal et 7: vecteur unitaire tangentiel.
Le tambour (4) en rotation (dans le sens +Z) est modélisé par un disque de rayon R et le
contact avec le convoyeur est un demi-cercle (voir figure de droite).
La densité normale « م » et la densité tangentielle « و » supposées constantes (en N/m).
f: le coefficient de frottement au contact entre le tambour et le convoyeur.
7 8
Figure 5 : Paramétrage du contact entre le tambour et le convoyeur.
Le couple transmissible par adhérence entre le tambour (4) et le convoyeur (5) est :
C= ZM, (4—5): projection du moment au point A de l’action mécanique de (4) sur (5).
Question 3-6 : Donner la relation entre ورم et f. (Justifier).
Question 3-7 : Exprimer Cr en fonction de get R puis en fonction dep,R et f.
Question 3-8 : Avant mise en rotation de (4), et avec un tendeur, on confère au convoyeur,
supposé inextensible, une tension initiale de pause To, appliquée aux deux bouts (voir
figure). En appliquant le théorème de la résultante statique en projection sur X à la partie
du convoyeur (5) (voir figure à droite) déterminer l'expression de la force To.
Question 3-9 : Le constructeur a décidé de rendre la surface extérieure du tambour striée.
Expliquer en une phrase la raison de cette décision.
Epreuve de Génie Mécanique Page 6 sur 14
— صفحة 7 —
Concours National Commun Filière : TSI Session 2026
Partie 4 : Etude du robot de stockage.
Le robot étudié permet de placer les bouteilles pleines sur la plateforme de stockage si elles
sont conformes aux normes de sécurité ou sur le convoyeur de retour dans le cas contraire.
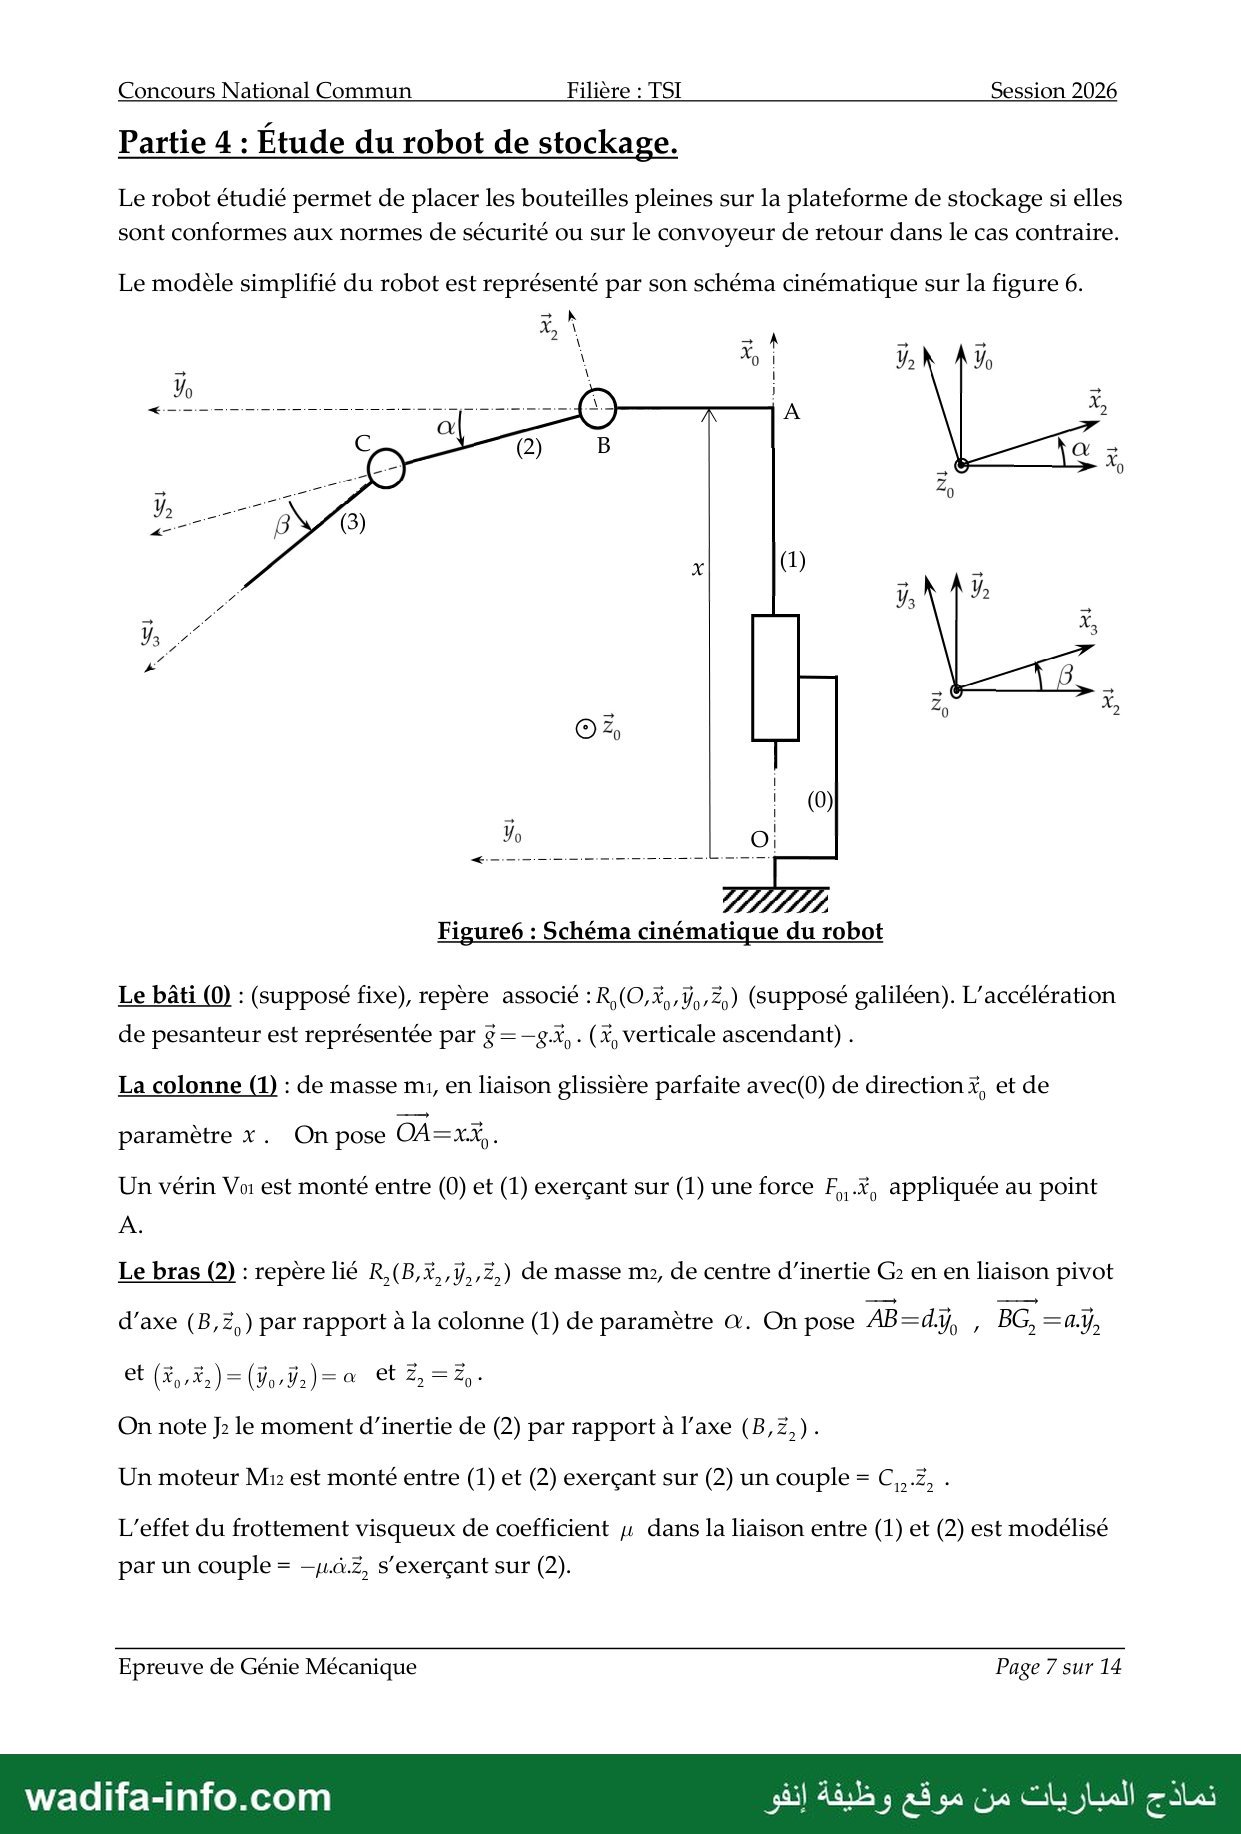
Le modèle simplifié du robot est représenté par son schéma cinématique sur la figure 6.
æ
1 X
% ل
23 À
ل
ا
ل
A 3
Figure6 : Schéma cinématique du robot
Le bâti (0) : (supposé fixe), repère associé :R,(0,x,,7,,z,) (supposé galiléen). L'accélération
de pesanteur est représentée par $=-8.x,. (X, verticale ascendant) .
La colonne (1) : de masse mi, en liaison glissière parfaite avec(0) de direction x, et de
paramètre x. On pose OA=xX,.
Un vérin Va est monté entre (0) et (1) exerçant sur (1) une force F,,.x, appliquée au point
A.
Le bras (2) : repère lié R,(B,x,,ÿ,,z,) de masse mu, de centre d'inertie G2 en en liaison pivot
d’axe (B,2,) par rapport à la colonne (1) de paramètre .نه On pose AB= dy, , BG, =4.ÿ,
et{x,,i,)=(ÿ,7)=a حرق
On note J2 le moment d'inertie de (2) par rapport à l’axe (B,z,).
Un moteur Mn est monté entre (1) et (2) exerçant sur (2) un couple = C,,z, .
L'effet du frottement visqueux de coefficient y! dans la liaison entre (1) et (2) est modélisé
par un couple = رفنت s'exerçant sur (2).
Epreuve de Génie Mécanique Page 7 sur 14
— صفحة 8 —
Concours National Commun Filière : TSI Session 2026
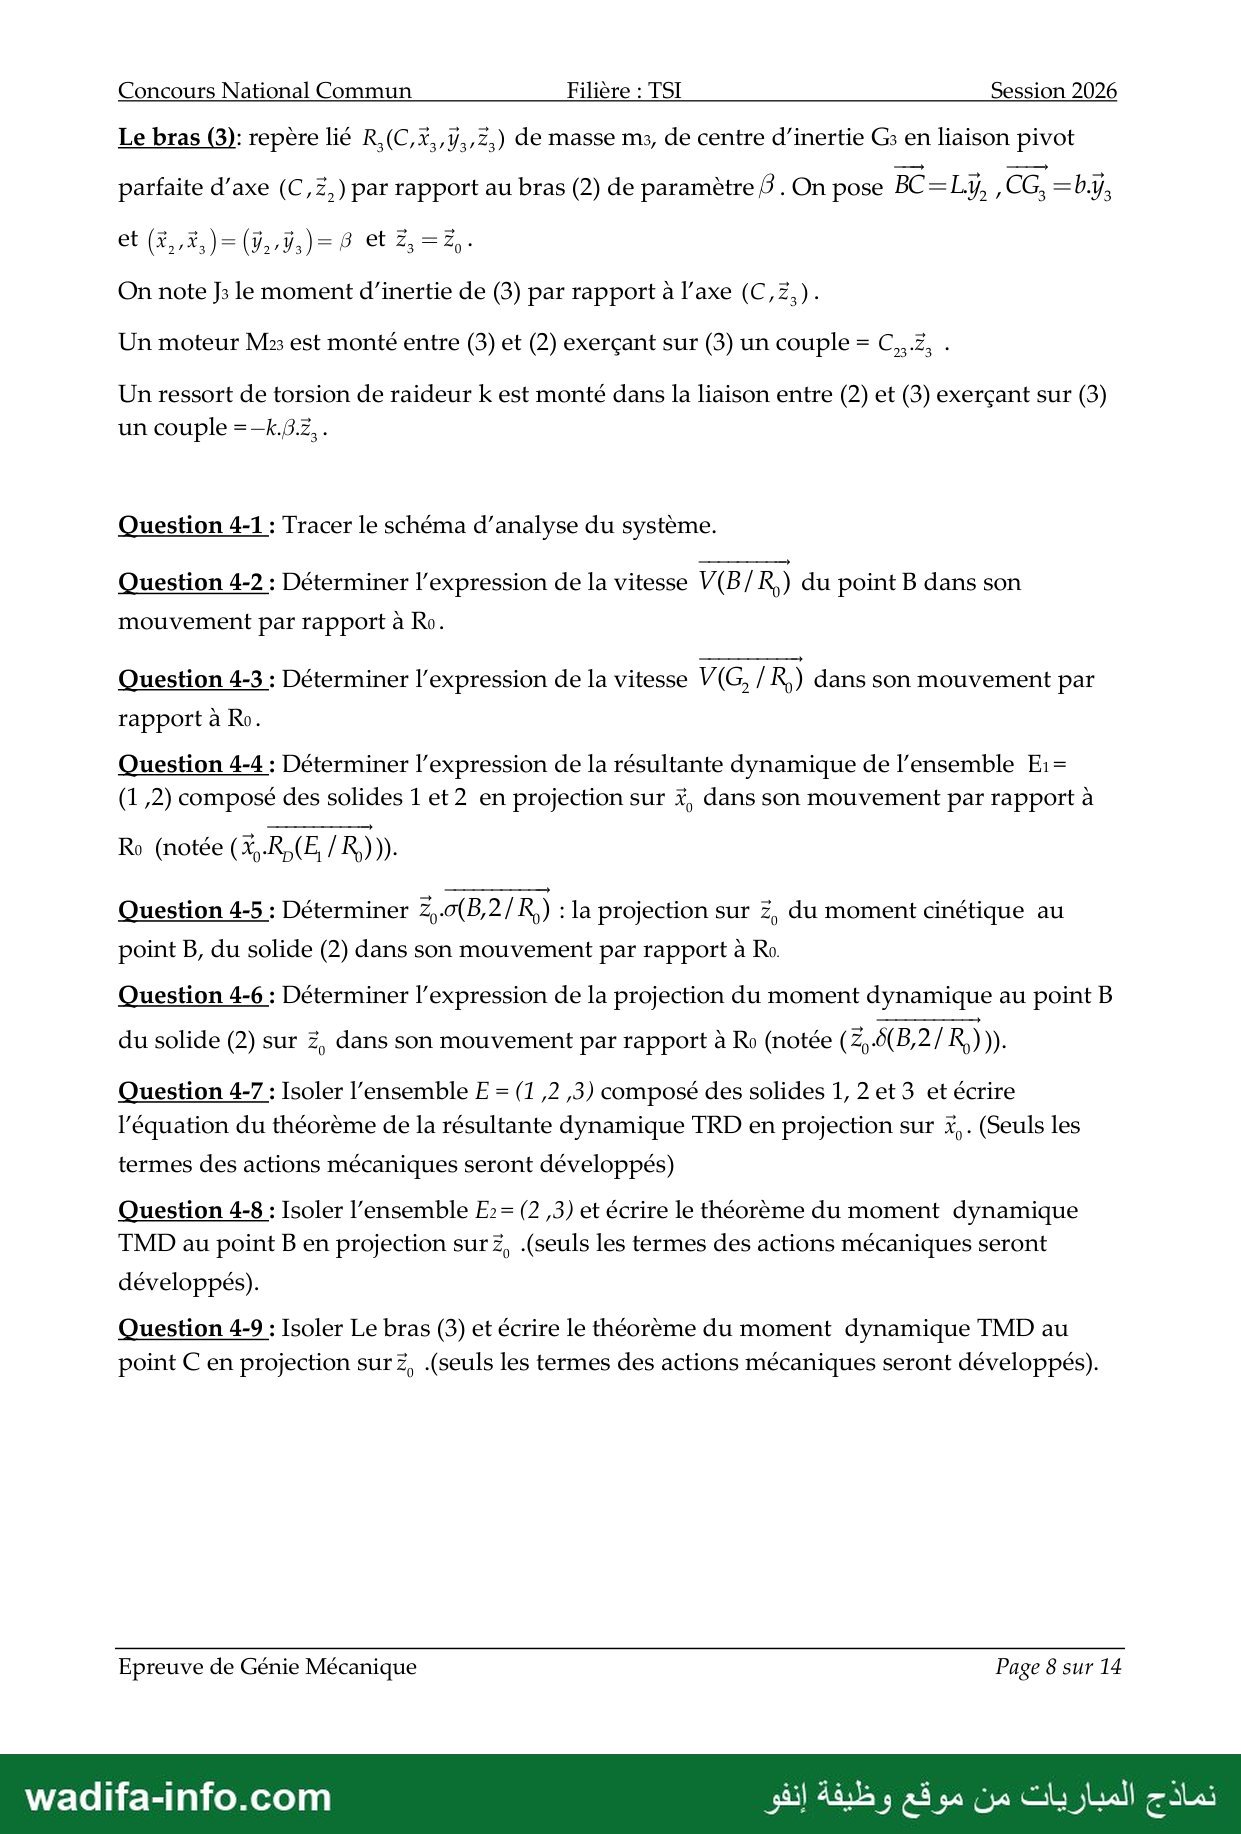
Le bras (3): repère lié R,(C,x,,ÿ,,z,) de masse ms, de centre d'inertie G: en liaison pivot
parfaite d’axe (C,2,) par rapport au bras (2) de paramètre 3. On pose BC= Li, CG, =bÿ,
et(x,,%,)=(ÿ.,7,)=8 et2,=2,.
On note د[ le moment d'inertie de (3) par rapport à l’axe (C,z,).
Un moteur M3 est monté entre (3) et (2) exerçant sur (3) un couple = رمن ٠
Un ressort de torsion de raideur k est monté dans la liaison entre (2) et (3) exerçant sur (3)
un couple =-K.3z,.
Question 4-1 : Tracer le schéma d'analyse du système.
Question 4-2 : Déterminer l'expression de la vitesse V(B/R,) du point B dans son
mouvement par rapport à Ro.
Question 4-3 : Déterminer l'expression de la vitesse V(G, / R,) dans son mouvement par
rapport à Ro.
Question 4-4 : Déterminer l'expression de la résultante dynamique de l’ensemble E1=
(1,2) composé des solides 1 et2 en projection sur x, dans son mouvement par rapport à
Ro (notée ) مكدر /R;))).
Question 4-5 : Déterminer Z,.0(B,2/ R,) : la projection sur z, du moment cinétique au
point B, du solide (2) dans son mouvement par rapport à Ro.
Question 4-6 : Déterminer l'expression de la projection du moment dynamique au point B
du solide (2) sur Z, dans son mouvement par rapport à Ro (notée (Z,.6(B,2/ R,))).
Question 4-7 : Isoler l’ensemble E = )1 ,2 ,3( composé des solides 1, 2 et 3 et écrire
l'équation du théorème de la résultante dynamique TRD en projection sur *,. (Seuls les
termes des actions mécaniques seront développés)
Question 4-8 : Isoler l’ensemble E2= (2,3) et écrire le théorème du moment dynamique
TMD au point B en projection sur z, (seuls les termes des actions mécaniques seront
développés).
Question 4-9 : Isoler Le bras (3) et écrire le théorème du moment dynamique TMD au
point C en projection sur z, (seuls les termes des actions mécaniques seront développés).
Epreuve de Génie Mécanique Page 8 sur 14
— صفحة 9 —
Concours National Commun Filière : TSI Session 2026
Partie 5 : Résistance de la plateforme de stockage.
Dans cette partie on s'intéresse à la plateforme de stockage qui supporte les bouteilles.
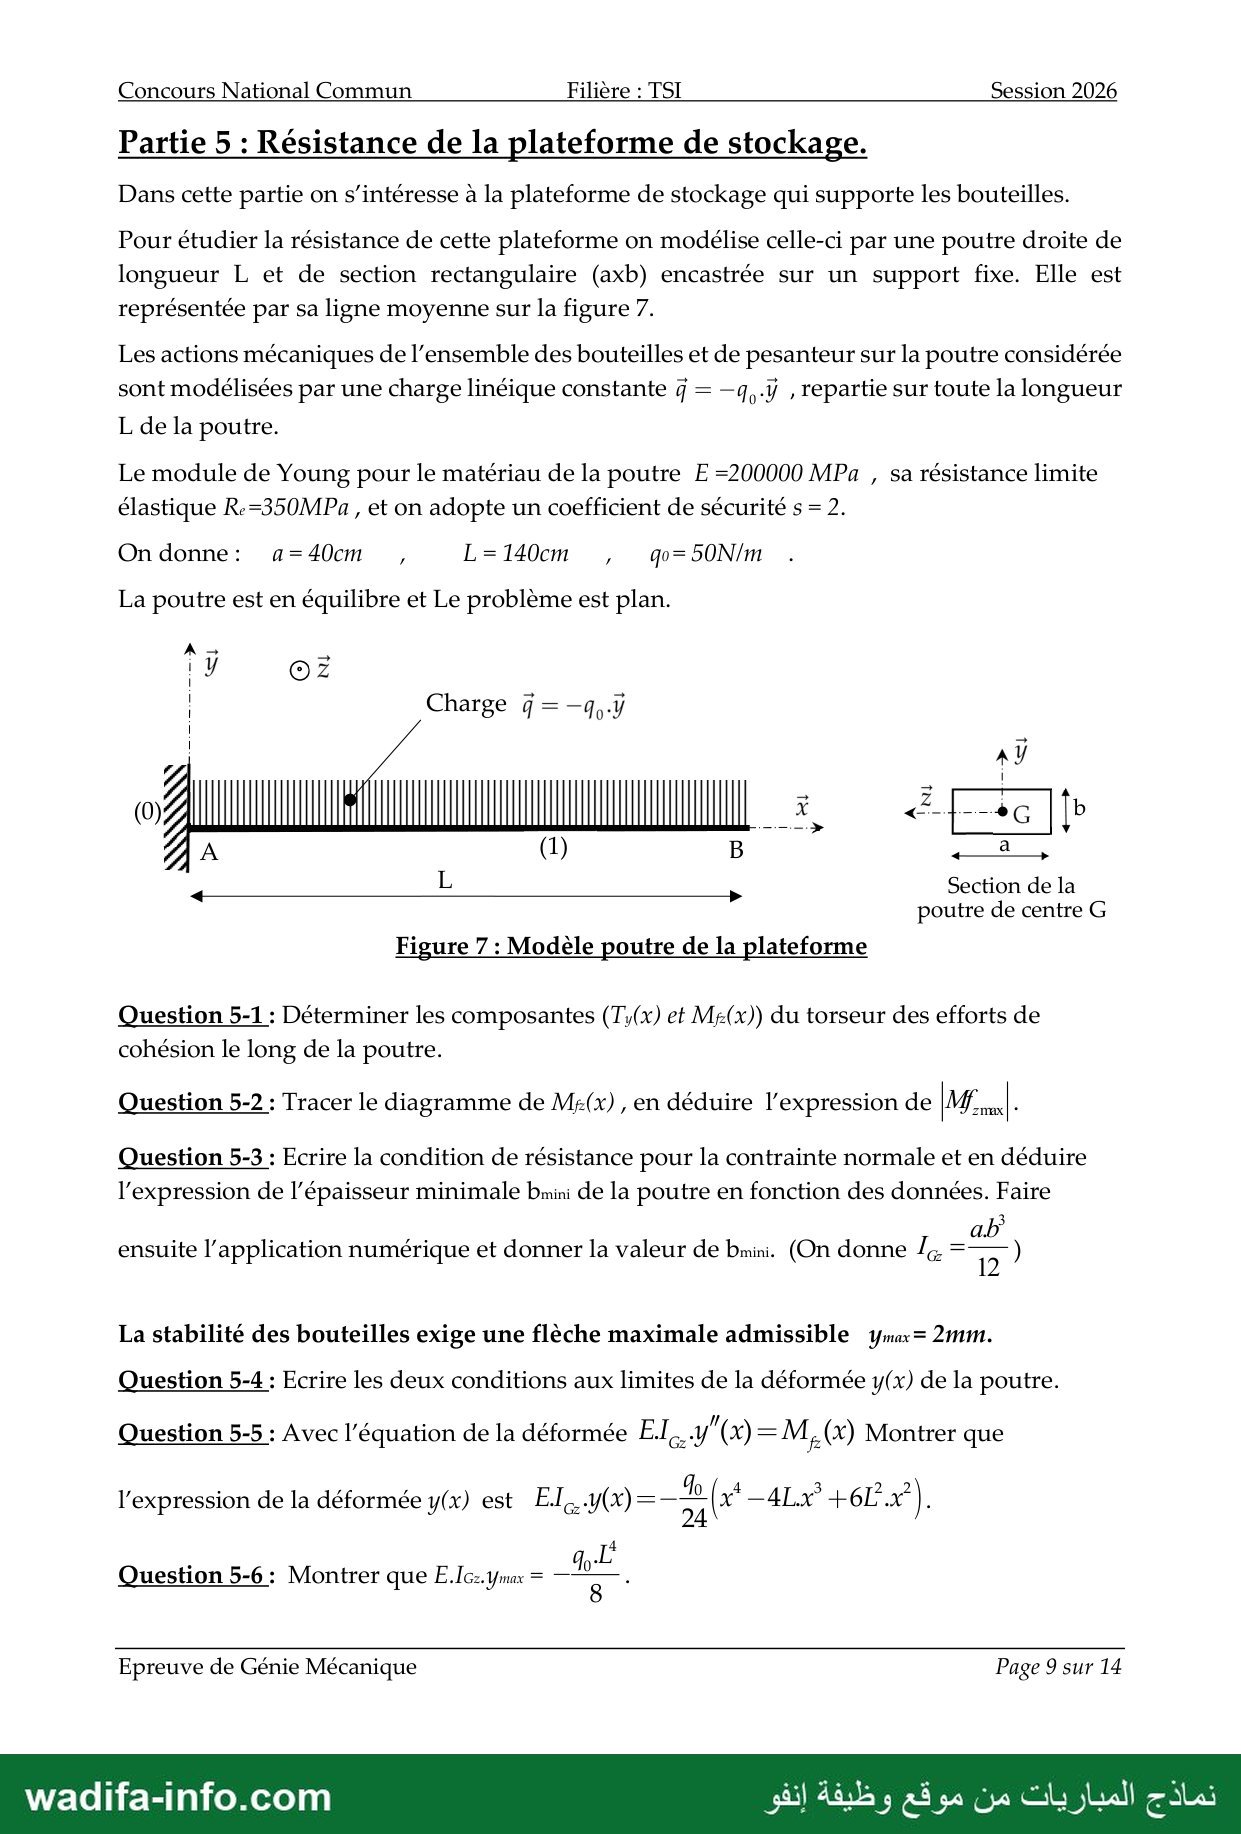
Pour étudier la résistance de cette plateforme on modélise celle-ci par une poutre droite de
longueur L et de section rectangulaire (axb) encastrée sur un support fixe. Elle est
représentée par sa ligne moyenne sur la figure 7.
Les actions mécaniques de l’ensemble des bouteilles et de pesanteur sur la poutre considérée
sont modélisées par une charge linéique constante ÿ = -q,.ÿ , repartie sur toute la longueur
L de la poutre.
Le module de Young pour le matériau de la poutre E =200000 MPa , sa résistance limite
élastique Re=350MPa , et on adopte un coefficient de sécurité s = 2.
On donne: a=40cm , L=140cm , go=50N/m
La poutre est en équilibre et Le problème est plan.
A 1 +
RACE
| Charge ÿ = -4,.3
ا
2 د
A 0) 8 4,
4 L > Section de la
poutre de centre G
Figure 7 : Modèle poutre de la plateforme
Question 5-1 : Déterminer les composantes (T,(x) et M£(x)) du torseur des efforts de
cohésion le long de la poutre.
Question 5-2 : Tracer le diagramme de Mz(x) , en déduire l'expression de ME
Question 5-3 : Ecrire la condition de résistance pour la contrainte normale et en déduire
l'expression de l'épaisseur minimale bmini de la poutre en fonction des données. Faire
3
ab
0 )
ensuite l'application numérique et donner la valeur de bmini. (On donne L =
La stabilité des bouteilles exige une flèche maximale admissible Ymar= 1.
Question 5-4 : Ecrire les deux conditions aux limites de la déformée y(x) de la poutre.
Question 5-5 : Avec l’équation de la déformée EL... y") = M, (x) Montrer que
l'expression de la déformée y(x) est ب حواري لط (x - 43 +6L.x | .
4
DE
Question 5-6: Montrer que E.Ïcz.ymar = — 8
Epreuve de Génie Mécanique Page 9 sur 14
— صفحة 10 —
Concours National Commun Filière : TSI Session 2026
Partie 6 : Vérification de la conformité des bouteilles.
Le liquide contenue dans les bouteilles est sous pression, et les bouteilles sont toutes
remplies de la même quantité de liquide. Si une bouteille n’est pas sécurisée, une quantité
de liquide s'échappe et le niveau de celui-ci dans la bouteille baissera.
La méthode utilisée pour vérifier les bouteilles s’appuis donc sur le control du niveau du
liquide dans les bouteilles à l’aide d’une caméra spéciale et d’un programme utilisant un
algorithme neuronal de Machine Learning.
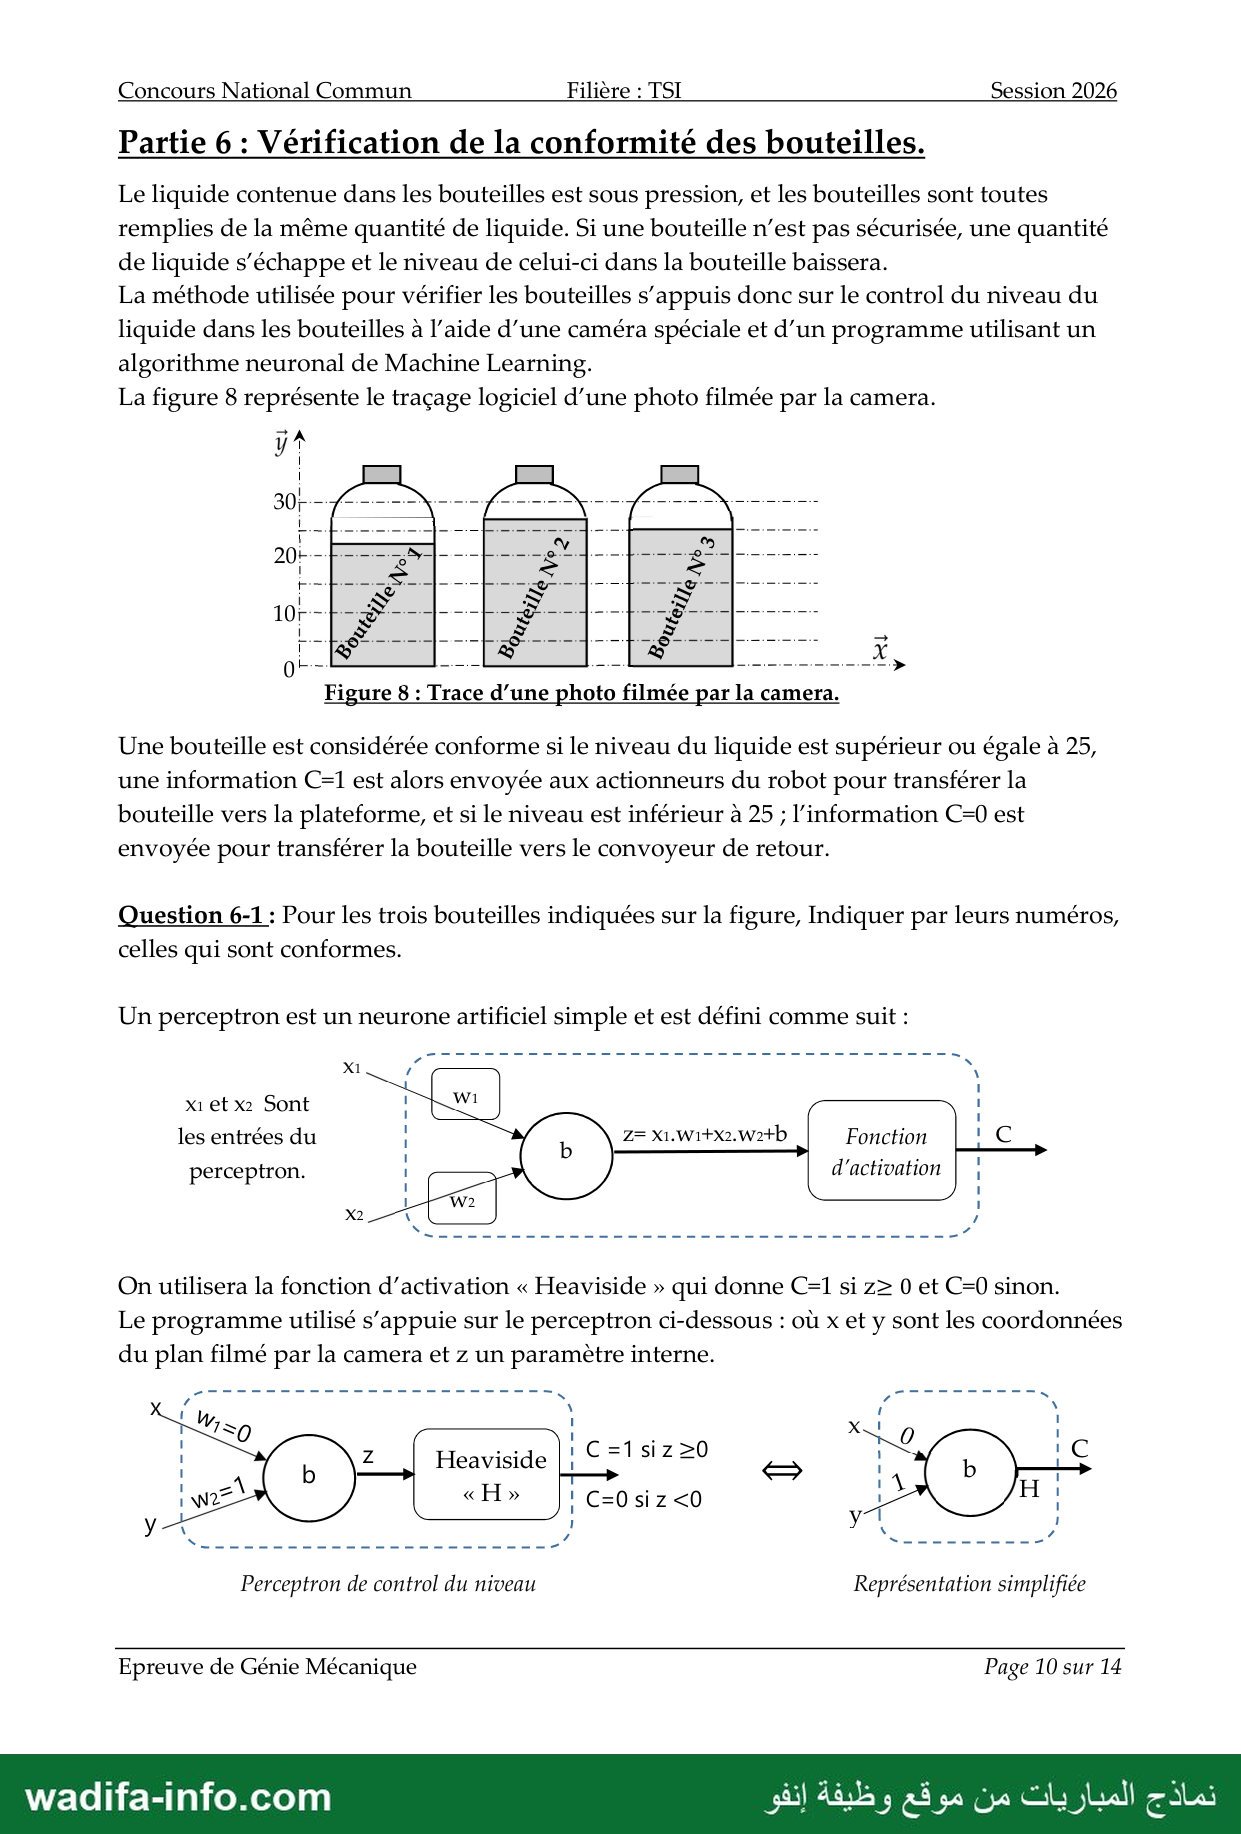
La figure 8 représente le traçage logiciel d’une photo filmée par la camera.
Figure 8 : Trace d’une photo filmée par la camera.
Une bouteille est considérée conforme si le niveau du liquide est supérieur ou égale à 25,
une information C=1 est alors envoyée aux actionneurs du robot pour transférer la
bouteille vers la plateforme, et si le niveau est inférieur à 25 ; l'information C=0 est
envoyée pour transférer la bouteille vers le convoyeur de retour.
Question 6-1 : Pour les trois bouteilles indiquées sur la figure, Indiquer par leurs numéros,
celles qui sont conformes.
Un perceptron est un neurone artificiel simple et est défini comme suit :
xietx2 Sont
les entrées du 22 XL Wi+X2.W2+b Fonction
perceptron. d'activation
On utilisera la fonction d'activation « Heaviside » qui donne C=1 si z> 0 et C=0 sinon.
Le programme utilisé s'appuie sur le perceptron ci-dessous : où x et y sont les coordonnées
du plan filmé par la camera et z un paramètre interne.
Heaviside
Perceptron de control du niveau Représentation simplifiée
Epreuve de Génie Mécanique Page 10 sur 14
— صفحة 11 —
Concours National Commun Filière : TSI Session 2026
Question 6-2 : Donner l'expression de z en fonction de x, y et b.
Question 6-3 : En vous aidant de la figure 8 donner la valeur de b pour avoir C=1 si le
niveau du liquide dans la bouteille est conforme et C=0 sinon.
Apres vérification des résultats du programme on a constaté que le poids de certaines
bouteilles est légèrement faible à cause d’un défaut du mélange de remplissage même si le
niveau de leurs liquides est bon.
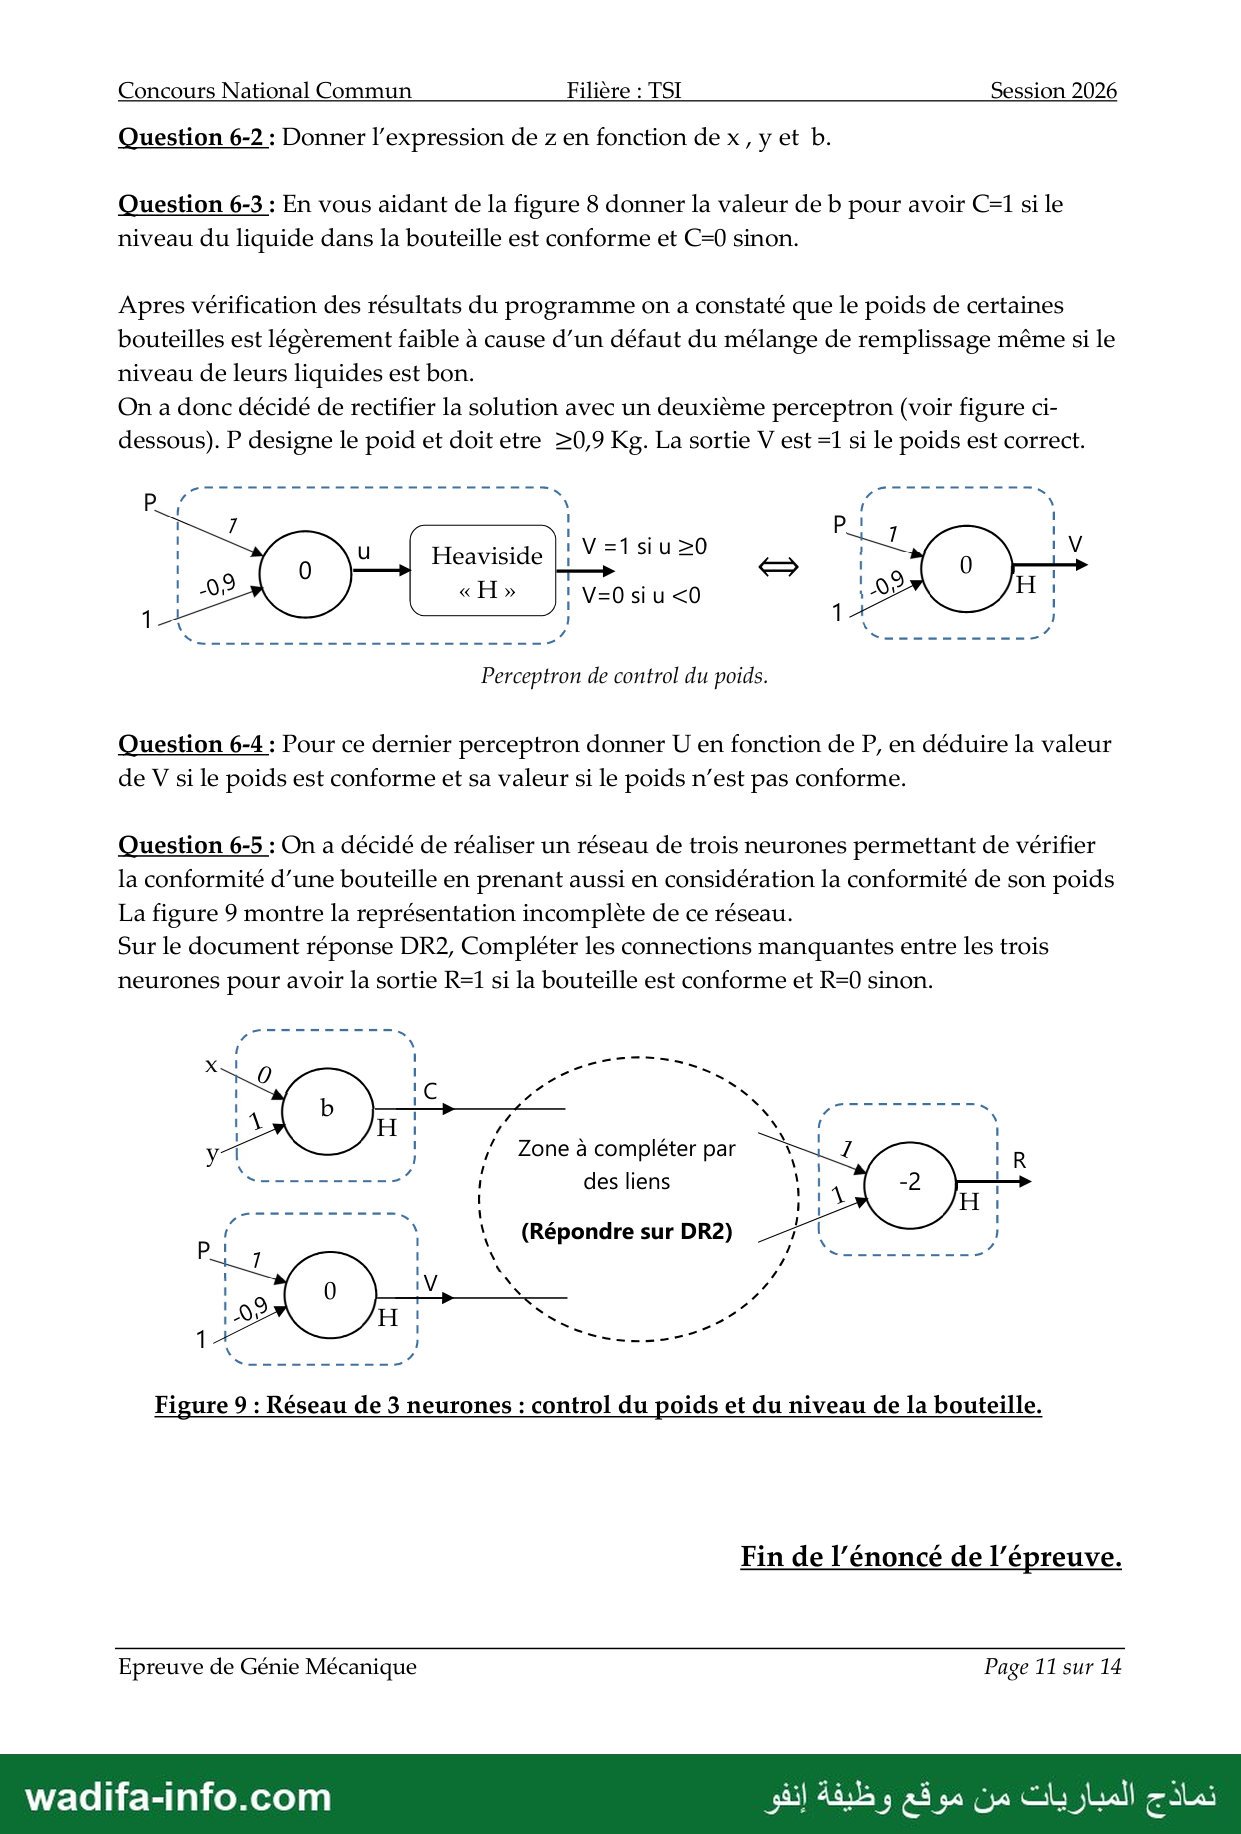
On a donc décidé de rectifier la solution avec un deuxième perceptron (voir figure ci-
dessous). P designe le poid et doit etre 20,9 Kg. La sortie V est =1 si le poids est correct.
° م
>
V=1siu <0
Heaviside
« H »
V=0 si u <0
Perceptron de control du poids.
Question 6-4 : Pour ce dernier perceptron donner U en fonction de P, en déduire la valeur
de V si le poids est conforme et sa valeur si le poids n’est pas conforme.
Question 6-5 : On a décidé de réaliser un réseau de trois neurones permettant de vérifier
la conformité d'une bouteille en prenant aussi en considération la conformité de son poids
La figure 9 montre la représentation incomplète de ce réseau.
Sur le document réponse DR2, Compléter les connections manquantes entre les trois
neurones pour avoir la sortie R=1 si la bouteille est conforme et R=0 sinon.
des liens
1
!
!
1
(Répondre sur DR2)
Figure 9 : Réseau de 3 neurones : control du poids et du niveau de la bouteille.
Fin de l’énoncé de l'épreuve.
Epreuve de Génie Mécanique Page 11 sur 14
— صفحة 12 —
Filière : TSI Session 2026
DOCUMENT ANNEXE
Concours National Commun
[Modèle] [Exigences Capsuler — trier les bouteilles] و16
<< Requirement>>
id="1.2"
Text="mettre la
bouteille en position"
<< Requirement>>
id="1.3"
Text="placer la
capsule métallique sur
la bouteille ”
id="1"
Text="Capsuler les
bouteilles”
@
<< Requirement>>
id="14"
<< Requirement>>
Text="Permettre d'arrêter
le convoyeur à des
intervalles réguliers » id="2.2
Text="Placer les
bouteilles conformes sur
la plateforme de stockage"
<< Requirement>>
Text="Placer les
Text="Trier les
bouteilles capsulées"
id="2.3"
bouteilles non conformes
sur le convoyeur de
retour”
Diagramme des exigences
id="1.1"
Text="Amener les
capsules au niveau de
la bouteille"
<< Requirement>>
id="3"
Text="surveiller le
déroulement des
opérations pour
assurer la sécurité”
<< Requirement>>
id="2.1"
Text="vérifier la
conformité des
bouteilles »
Nome :EN 14470-1
uc [Modèle] cas d'utilisations robot de tri
Robot de tri des bouteilles
Charger les bouteilles
conformes sur la
plateforme de stockage & <indlude”
Respecter les normes
de sécurité lors de la
manipulation des
<<include>>, -7
. produits toxiques
Charger les bouteilles
non conformes sur le
convoyeur de retour
Diagramme des cas d’utilisations du robot.
Page 12 sur 14
Epreuve de Génie Mécanique
— صفحة 13 —
Concours National Commun Filière : TSI Session 2026
DOCUMENT REPONSE 10111 (à rendre avec la copie)
Question 1 :
Le or Torseur d'action mécanique
Liaison Torseur cinématique transmissible
{02/0}, = |. {ro del
Encastrement mat Jet.
A (47) A 72
Pivot mal Val
A Gÿ 2) A Gÿ2)
{ve/0}, = ا {ro del
Pivot Val um Ja |
A 7,7,2 A (27,2)
L4 TT TT
{02/0}, = | um | | {ro del |
Sphère plan ا خا حا AE
{0e/ 1} = ll. {r, 2}, = |.
Glissière mu le
A (£,ÿ,2) A (&,ÿ,2)
L6 TT TT
{ve/0},= ا |. {ro del
Glissière | |
A ),7,2( A (4,ÿ,2)
Epreuve de Génie Mécanique Page 13 sur 14
— صفحة 14 —
Concours National Commun Filière : TSI Session 2026
DOCUMENT REPONSE 10112 (à rendre avec la copie)
Question 2-1 : Compléter le schéma du montage pour la position rentrée du vérin.
Question 2-2 : Compléter le schéma du montage pour la position rentrée du vérin.
AE
Question 6-5 : Compléter les connections manquantes entre les trois neurones.
Epreuve de Génie Mécanique Page 14 sur 14
ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
الجهة المنظمة: المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) · 2026 — مصدر النسخة: مباريات ولوج المدارس والمعاهد العليا؛ الإعلان الرسمي للمباراة هو المرجع.
كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/5614/نموذج-المباراة-الوطنية-المشتركة-CNC-2026-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار