

نموذج مباراة ولوج السنة الثانية من سلك مهندسي الدولة - المعهد الوطني للبريد والمواصلات (INPT) 2005 - اختبار الفيزياء
⬇️ تحميل PDF الرابط الدائم: wadifa-info.com/نموذج-مباراة/2340
باختصار
هذا نموذج امتحان كتابي سابق لمباراة السنة الثانية من سلك مهندسي الدولة لدى المعهد الوطني للبريد والمواصلات (INPT) (14/07/2005)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المعهد الوطني للبريد والمواصلات (INPT)
- الدرجة
- السنة الثانية من سلك مهندسي الدولة
- التخصص
- الفيزياء
- الدورة
- 14/07/2005
- عدد الصفحات
- 5
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
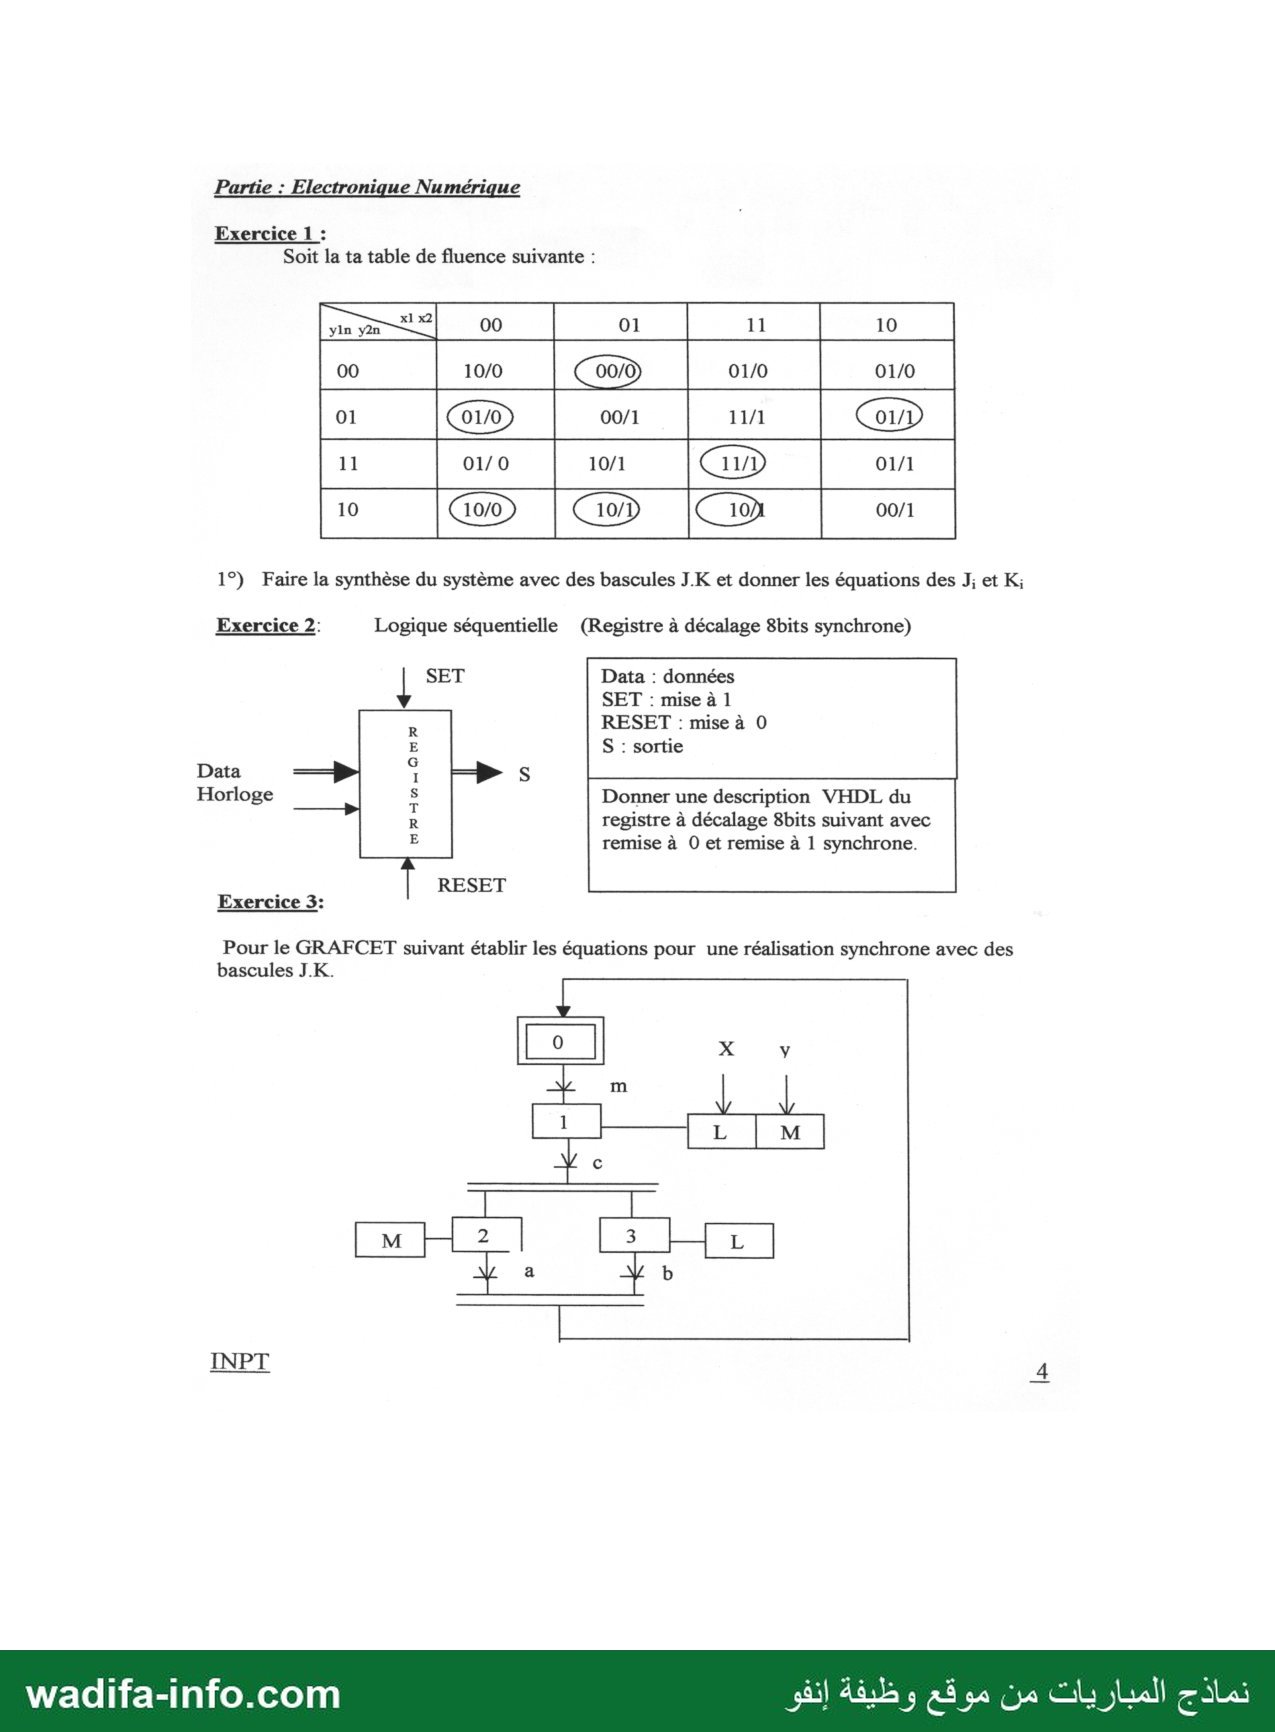
CONCOURS D’ACCES EN DEUXIEME ANNEE DU CYCLE D’INGENIEURS D’ETAT 14-07-2005 INPT- RABAT EPREUVE DE PHYSIQUE DUREE : 2 H 30 - l’appréciation des copies compte de la rigueur, de la clarté des raisonnements et de la présentation. - Encadrer vos résultats. - Ecrire avec un stylo à bille ou à encre, bleu ou noir. - Le sujet comporte deux parties à traiter sur des feuilles séparées. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com PARTIE 1 (PROPAGATION DES ONDES ) PROBLEME I On étudie la propagation dans le vide d'une onde électromagnétique dont le champ magnétique est de la forme : "الع (ج )ير د يز 7 W : pulsation de l'onde k : module du vecteur d'onde 1-Quelle est la direction de propagation de l'onde ? (justifier votre réponse) 2-Quel est le sens de propagation ? (justifier votre réponse) 3-Rappeler la définition d'une onde plane. Cette onde est-elle plane ? (justifier votre réponse) 4-En déduire les composantes du champ électrique 5- Montrer que B (z) vérifie une équation différentielle que l'on déterminera. INPT 1 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com PROBLEME IT 2 (conducteur parfait ) ( vide : ارين ) : À; Une onde plane (£; , رق , K, ) en incidence y sur la surface ب séparant le vide et un conducteur parfait. 1-Donner la définition d'un conducteur parfait. 2- Justifiez la naissance d'une onde plane réfléchie. ( on utilisera les conditions aux limites à la surface À ) 3- Reprenez sur votre feuille la figure ci-haut en y représentant les caractéristiques (directions et sens des vecteurs) des champs électriques et magnétiques incidents et réfléchies. 4- En respectant le choix du repère sur la figure ci-haut, déterminer les composantes du champ électromagnétique résultant. 5- Justifier par un calcul la présence de deux états: l'un stationnaire, l'autre progressif. 6- Sous quel condition peut-on mettre un plan parallèle à Z ? INPT 2 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com Partie : Systèmes Soit un système asservi à retour unitaire définit par sa fonction de transfert en boucle ouverte : GpY- ) =k— 4 5 u(P) p+0.9p+1.2p+0.5 1° Calculer l’erreur en régime permanent si l’entrée est un échelon de position unitaire pour k=1. 2° Etudier la stabilité du système en boucle fermée (critère de ROOTH) et donner la condition sur le gain k pour que le système soit stable. 3° Mesuré et déduire à partir du plan de BODE la valeur du gain k, quelle est alors l’erreur en régime permanent si l’entrée est un échelon de position unitaire. 4° Quelle est la marge de gain et la marge de phase (voir plan de BODE ci-joint) ? 5° Calculer le réseau correcteur retardateur de phase D (p ) = ee à placer en cascade avec G(p) et qui ramène la marge de phase à 45°. 6° Si on veut assimiler le système précédent à un système du second ordre( voir réponse indicielle ci-jointe), proposer une solution et déduire à partir de la réponse indicielle les paramètres de la fonction solution. oi ou : D, ([Sysemsys |] EE ال ا 0 الات حا سر ور ا يي De لدددد د _ لاكسب 00 0 Li ل ل ا us URL | ان ا __: @—095rds ال | الجدأن 0 INPT 3 نماذج المباريات من موقع وظيفة إنفو 607 -1/0/20113-1010 Partie : Electronique Numérique Exercice 1 : Soit la ta table de fluence suivante : 1°) Faire la synthèse du système avec des bascules J.K et donner les équations des J; et K; Exercice 2: Logique séquentielle (Registre à décalage 8bits synchrone) | SET Data : données SET : mise à 1 1 RESET : mise 0 E S : sortie Data : ب 5 Horloge 3 Donner une description VHDL du R registre à décalage 8bits suivant avec E remise à 0 et remise à 1 synchrone. RESET Exercice 3: Pour le GRAFCET suivant établir les équations pour une réalisation synchrone avec des bascules J.K. INPT 4 wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de physique du concours d'accès en 2e année du cycle d'ingénieurs d'État de l'INPT (Rabat), session du 14 juillet 2005. Durée : 2 h 30. Deux parties à traiter sur des feuilles séparées : la propagation des ondes (deux problèmes) et une partie « systèmes et électronique numérique » (asservissement, table de fluence, VHDL, GRAFCET). Voici une correction proposée.
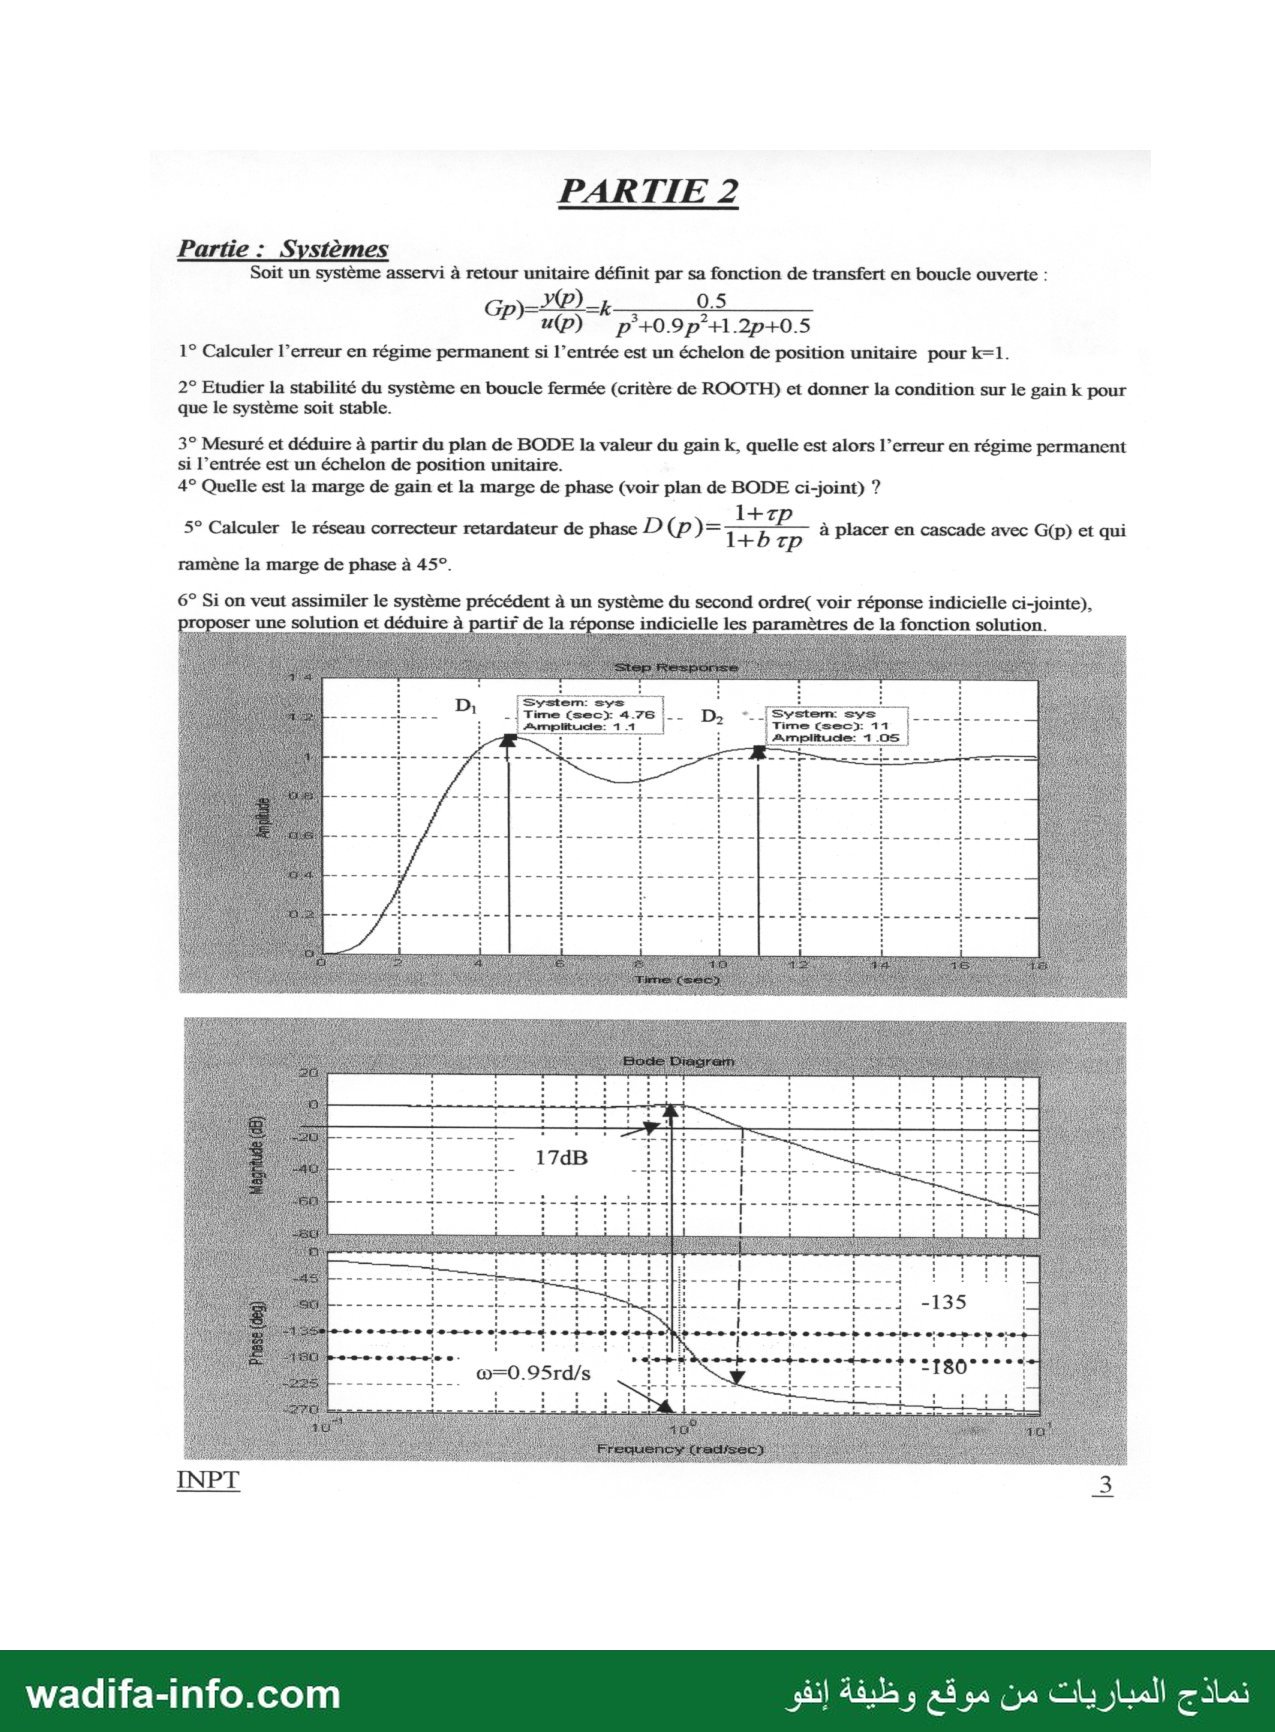
💡 En partie 2, vérifiez la cohérence entre vos calculs et les courbes fournies : la réponse indicielle et le diagramme de Bode imprimés correspondent à G(p) pour k = 1 en boucle ouverte. Une annotation de la figure (« 17 dB ») ne correspond pas à cette fonction : fiez-vous au calcul.
Partie 1 : propagation des ondes
Problème I
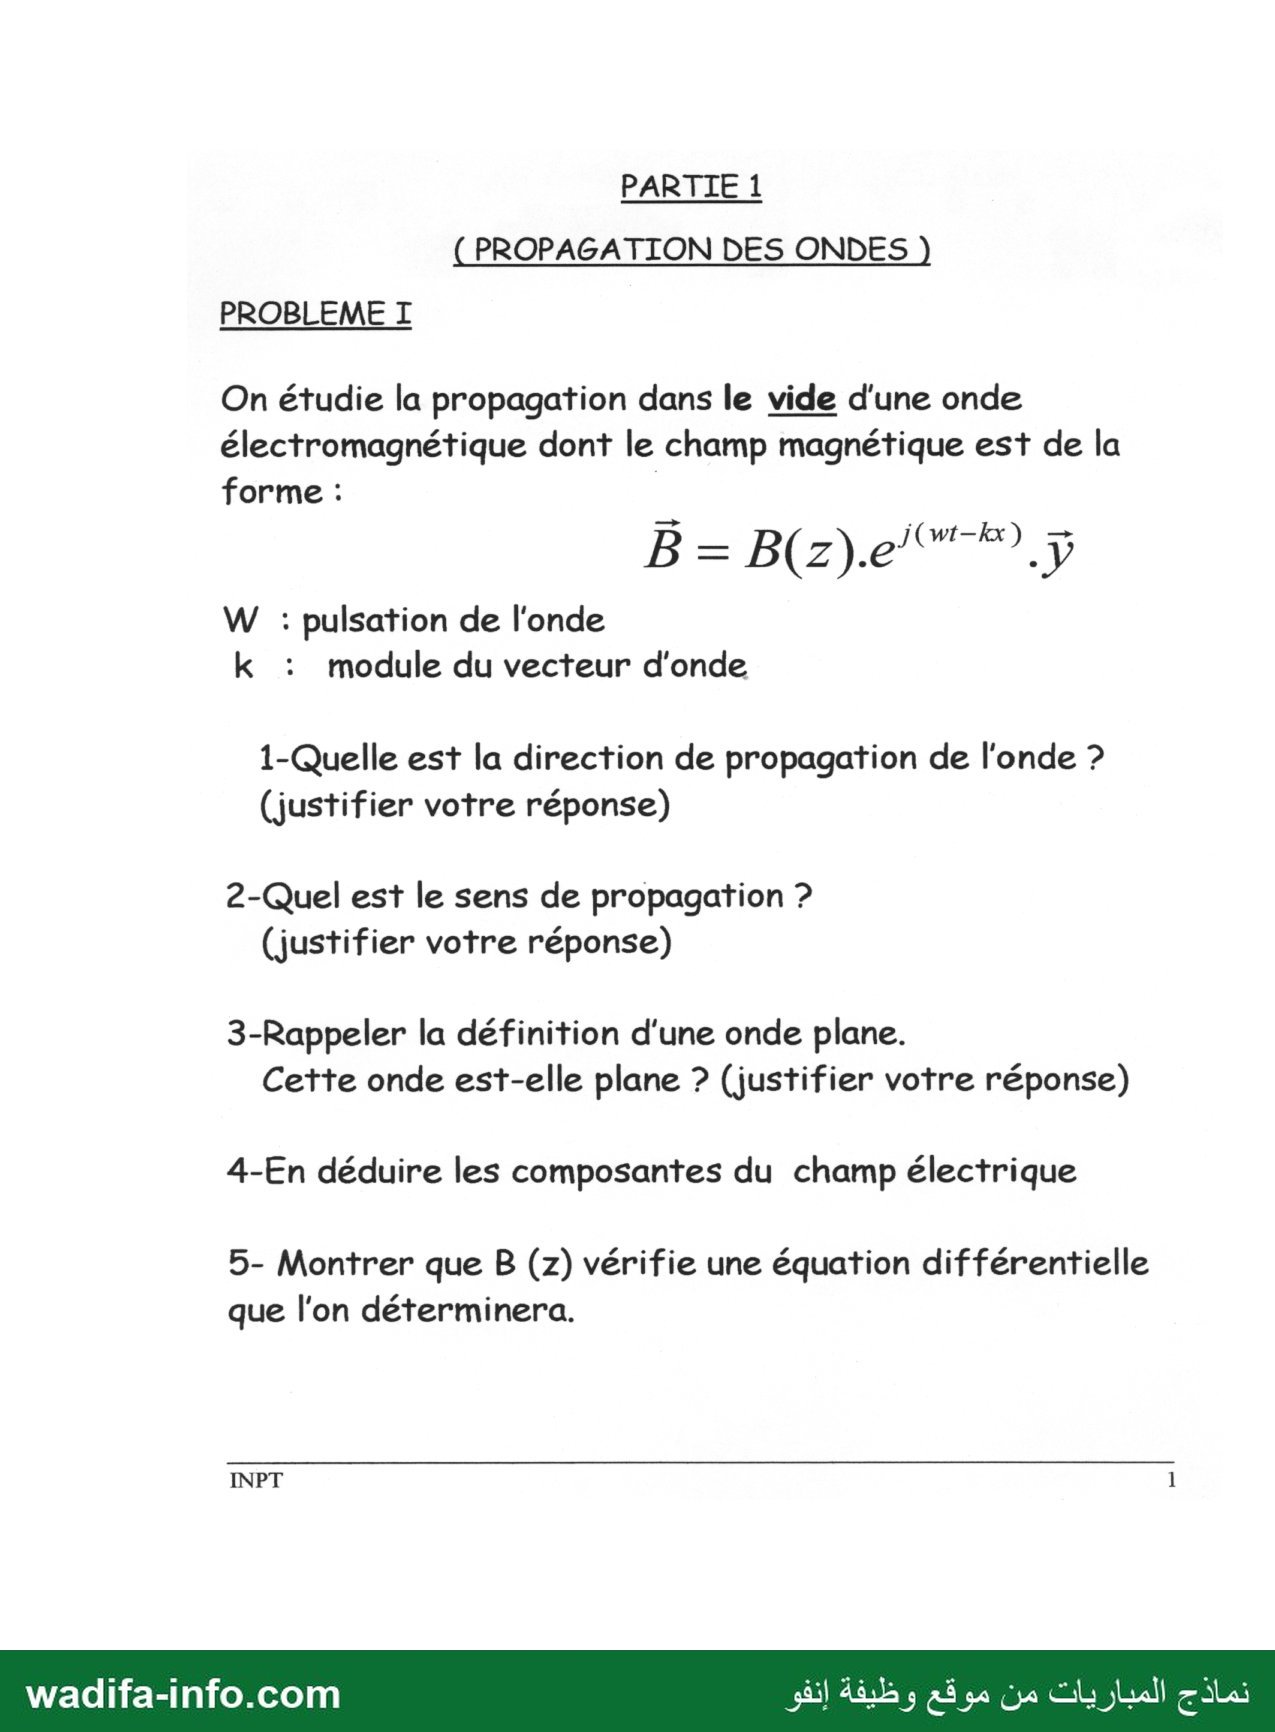
1) Direction de propagation. La phase ωt − kx ne dépend que de x : les surfaces équiphases sont les plans x = constante, et l'onde se propage selon l'axe Ox.
2) Sens. Un plan de phase constante vérifie ωt − kx = constante, soit x = (ωt − cste)/k : x augmente avec t. L'onde se propage dans le sens des x croissants (vitesse de phase ω/k).
3) Onde plane. Une onde plane est une onde dont le champ (amplitude et phase) est uniforme sur tout plan perpendiculaire à la direction de propagation. Ici les plans équiphases sont bien les plans x = cste, mais l'amplitude B(z) varie sur chacun d'eux : l'onde n'est pas plane au sens strict (onde plane « inhomogène »), sauf si B(z) est constante.
4) Champ électrique. Dans le vide, Maxwell-Ampère s'écrit rot B = (1/c²)∂E/∂t = (jω/c²)E. Avec B = B(z)ej(ωt − kx)·ey :
rot B = (−∂By/∂z, 0, ∂By/∂x) = (−B'(z), 0, −jkB(z))·ej(ωt − kx).
D'où E = (c²/(jω))·rot B :
- Ex = j(c²/ω)·B'(z)·ej(ωt − kx)
- Ey = 0
- Ez = −(kc²/ω)·B(z)·ej(ωt − kx)
E a une composante selon la direction de propagation (Ex) dès que B dépend de z : l'onde n'est pas transverse électrique (c'est une onde TM vis-à-vis de Ox).
5) Équation de B(z). B vérifie l'équation de propagation ΔB − (1/c²)∂²B/∂t² = 0. Avec ∂²/∂x² → −k² et ∂²/∂t² → −ω² :
B''(z) + (ω²/c² − k²)·B(z) = 0.
Si ω > kc, les solutions sont sinusoïdales en z (B(z) = B1 cos αz + B2 sin αz, α² = ω²/c² − k²) : c'est le cas d'une onde guidée entre deux plans. Si ω < kc, elles sont exponentielles (onde évanescente selon z). Le cas ω = kc redonne l'onde plane (B constante ou linéaire en z).
Problème II : incidence oblique sur un conducteur parfait
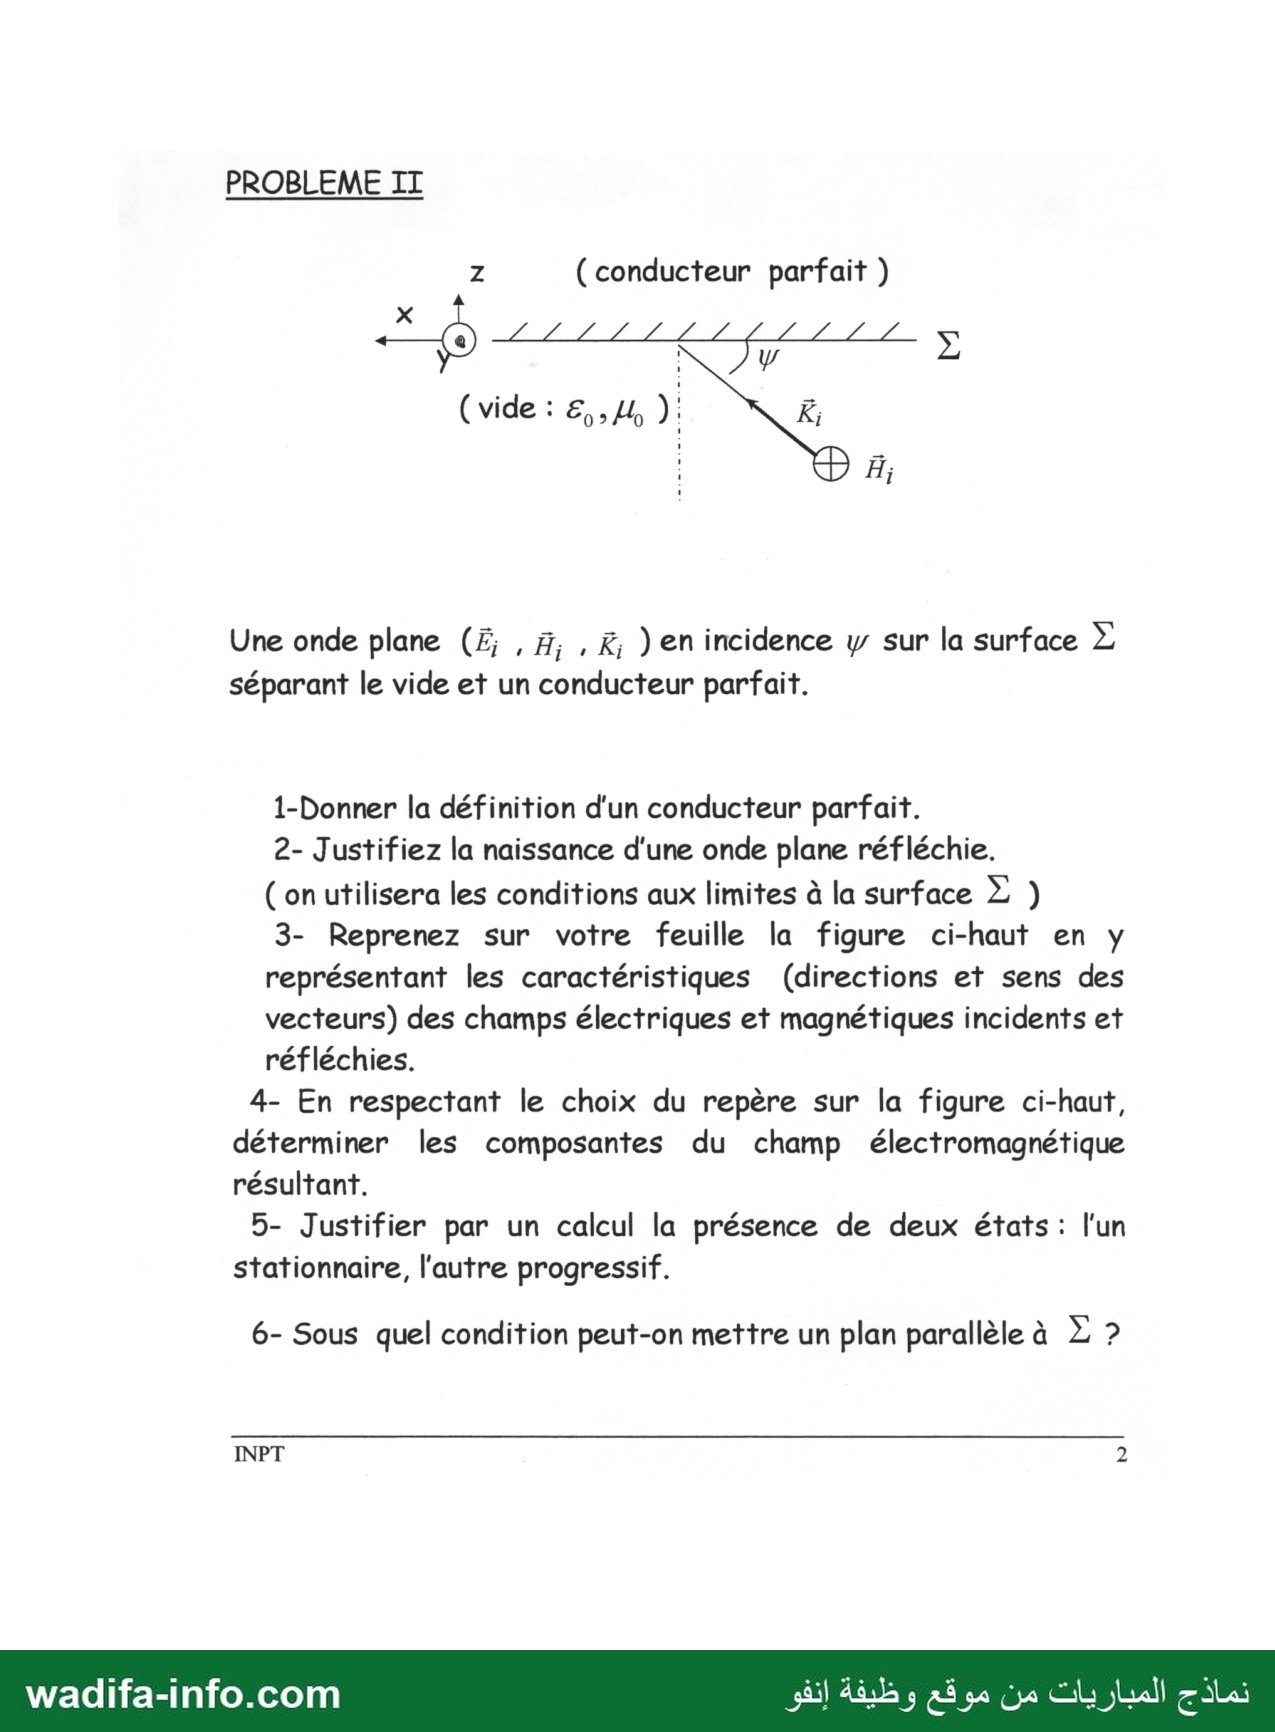
Repère de la figure : x vers la gauche, z vers le haut, y sortant du plan (⊙) ; Σ est le plan z = 0, le conducteur occupe z > 0, le vide z < 0. ψ est l'angle entre ki et Σ. Hi (⊗) est selon −ey. On note E0 = μ0cH0 et k = ω/c.
1) Conducteur parfait : milieu de conductivité infinie. La loi d'Ohm j = γE impose E = 0 à l'intérieur ; Maxwell-Faraday impose alors B constant, donc nul en régime variable. Les charges et les courants ne peuvent exister qu'en surface (densités σ et js).
2) Onde réfléchie. La composante tangentielle de E est continue à travers Σ et nulle dans le conducteur : Ex(z = 0) = 0 à tout instant et en tout point de Σ. L'onde incidente seule a une composante Ex non nulle sur Σ : une seconde onde est nécessaire. Pour que la condition soit vérifiée pour tout x et tout t, elle doit avoir la même pulsation et la même composante k cos ψ le long de Σ, et s'éloigner de la surface : c'est l'onde réfléchie, d'angle ψ.
3) Champs incidents et réfléchis (trièdre (E, H, k) direct) :
- ki = k(cos ψ·ex + sin ψ·ez), Hi = −H0ey, Ei = E0(−sin ψ·ex + cos ψ·ez) ;
- kr = k(cos ψ·ex − sin ψ·ez) ; la condition Ex(0) = 0 donne Er = E0(sin ψ·ex + cos ψ·ez) et Hr = −H0ey (même sens que Hi).
4) Champ résultant (z ≤ 0), avec φ = ωt − kx cos ψ :
- Hy = −2H0 cos(kz sin ψ)·cos φ, Hx = Hz = 0 ;
- Ex = −2E0 sin ψ·sin(kz sin ψ)·sin φ ;
- Ez = 2E0 cos ψ·cos(kz sin ψ)·cos φ, Ey = 0.
On vérifie Ex = 0 en z = 0.
5) État stationnaire et état progressif. Selon z, les amplitudes varient en sin ou cos(kz sin ψ) sans propagation : onde stationnaire selon Oz. Selon x, tout dépend de ωt − kx cos ψ : onde progressive selon Ox, de vitesse de phase c/cos ψ. Le vecteur de Poynting moyen ⟨R⟩ = ½Re(E ∧ H*) le confirme : le produit ExHy* est imaginaire pur, donc ⟨Rz⟩ = 0 ; −EzHy* = 4E0H0 cos ψ·cos²(kz sin ψ) est réel, donc ⟨Rx⟩ = 2E0H0 cos ψ·cos²(kz sin ψ) : l'énergie se propage parallèlement à Σ.
6) Plan parallèle à Σ. On peut placer un plan conducteur parfait en z = −d si les conditions aux limites y sont déjà satisfaites, c'est-à-dire si E tangentiel (Ex) y est nul à tout instant : sin(kd sin ψ) = 0, soit d = nπ/(k sin ψ) = nλ/(2 sin ψ), n entier ≥ 1. Les deux plans forment alors un guide d'onde.
Partie 2 : systèmes
Le dénominateur se factorise : p³ + 0,9p² + 1,2p + 0,5 = (p + 0,5)(p² + 0,4p + 1). Donc G(p) = k/[(1 + 2p)(1 + 0,4p + p²)] : un pôle réel −0,5 et deux pôles complexes −0,2 ± 0,98j (ζ = 0,2, ωn = 1 rad/s), à l'origine de la résonance visible sur le Bode vers 0,95 rad/s.
1) Erreur statique pour k = 1
G(0) = k. Pour un échelon unitaire : ε∞ = 1/(1 + G(0)) = 1/2 = 50 %.
2) Stabilité (Routh)
Équation caractéristique en boucle fermée : p³ + 0,9p² + 1,2p + 0,5(1 + k) = 0.
| p³ | 1 | 1,2 |
| p² | 0,9 | 0,5(1 + k) |
| p¹ | [1,08 − 0,5(1 + k)]/0,9 | 0 |
| p⁰ | 0,5(1 + k) |
Stabilité ⇔ 1 + k > 0 et 1,08 > 0,5(1 + k), soit −1 < k < 1,16. Pour k = 1, le système est stable mais proche de la limite.
3) Gain k lu sur le Bode (réponse probable)
En basse fréquence, le module vaut 20·log G(0) = 20·log k ; la courbe part de 0 dB, donc k = 1, et l'erreur statique est de 50 % (comme en 1).
4) Marges (réponse probable)
- Marge de gain : la phase vaut −180° pour ω = √1,2 ≈ 1,10 rad/s (partie imaginaire du dénominateur nulle), où |G| = 0,5/0,58 ≈ 0,86, soit −1,3 dB. Marge de gain ≈ 1,3 dB, cohérente avec la limite de Routh (20·log 1,16 ≈ 1,3 dB).
- Marge de phase : après la résonance (+1,6 dB vers 0,92 rad/s), le module repasse par 0 dB vers 1,05 rad/s, où la phase vaut environ −168° : marge de phase ≈ 12°.
Le système est stable mais très mal amorti. L'annotation « 17 dB » de la figure ne correspond pas à la marge de gain de cette fonction de transfert.
5) Correcteur retard de phase (réponse probable)
D(p) = (1 + τp)/(1 + bτp) avec b > 1 (D(0) = 1 : précision inchangée). On choisit la nouvelle pulsation de coupure là où la phase de G vaut −135° (marge 45°), soit ω ≈ 0,94 rad/s (le « ω = 0,95 rad/s » de la figure), et même −130° pour garder 5° de réserve : ω'c ≈ 0,92 rad/s.
- À cette pulsation, |G| ≈ +1,6 dB : le correcteur doit atténuer de 1,6 dB, d'où 20·log b = 1,6 et b ≈ 1,2.
- On place 1/τ une décade sous ω'c : τ ≈ 10/0,92 ≈ 11 s, bτ ≈ 13 s.
D(p) ≈ (1 + 11p)/(1 + 13p). Le calcul exact donne une marge d'environ 46°. L'atténuation nécessaire est faible parce que la phase de G chute très vite autour de la résonance.
6) Modèle du second ordre (réponse probable)
La réponse indicielle fournie tend vers 1, avec un premier dépassement D1 = 10 % à t1 = 4,76 s et un second D2 = 5 % à 11 s : c'est la réponse de G(p) pour k = 1. On propose F(p) = K/(1 + 2ζp/ωn + p²/ωn²) :
- gain statique : K = 1 (valeur finale) ;
- premier dépassement : D1 = exp(−πζ/√(1 − ζ²)) = 0,10, d'où ζ ≈ 0,59 ;
- instant du premier maximum : t1 = π/(ωn√(1 − ζ²)) = 4,76 s, d'où ωn ≈ 0,82 rad/s.
F(p) ≈ 1/(1 + 1,44p + 1,49p²). Limite du modèle : un vrai second ordre avec ζ = 0,59 n'aurait presque pas de second dépassement (0,1 %), alors qu'on lit 5 %. L'écart entre les deux maxima (pseudo-période 6,24 s, soit ωp ≈ 1 rad/s) et la décroissance D2/D1 = 0,5 correspondent plutôt aux pôles dominants −0,2 ± 0,98j (ζ = 0,2, ωn = 1 rad/s), retardés par le pôle réel −0,5. Le modèle retenu dépend donc de ce que l'on veut reproduire : le premier dépassement ou les oscillations.
Électronique numérique
Exercice 1 : synthèse à bascules JK de la table de fluence
Chaque case donne l'état suivant Y1Y2 et la sortie z, pour l'état présent y1y2 (lignes) et l'entrée x1x2 (colonnes). Pour chaque bascule : si y passe de 0 à 1, J = 1 ; s'il reste à 0, J = 0 ; de 1 à 0, K = 1 ; s'il reste à 1, K = 0 (l'autre entrée est indifférente).
| y1y2 \ x1x2 | 00 | 01 | 11 | 10 |
|---|---|---|---|---|
| 00 | J1=1, J2=0 | J1=0, J2=0 | J1=0, J2=1 | J1=0, J2=1 |
| 01 | J1=0, K2=0 | J1=0, K2=1 | J1=1, K2=0 | J1=0, K2=0 |
| 11 | K1=1, K2=0 | K1=0, K2=1 | K1=0, K2=0 | K1=1, K2=0 |
| 10 | K1=0, J2=0 | K1=0, J2=0 | K1=0, J2=0 | K1=1, J2=0 |
Après simplification par tableaux de Karnaugh (J indifférent quand la bascule est à 1, K indifférent quand elle est à 0) :
- J1 = x̄1·x̄2·ȳ2 + x1·x2·y2
- K1 = x̄2·(x1 + y2)
- J2 = x1·ȳ1
- K2 = x̄1·x2
- Sortie : z = 1 dans toutes les cases où l'entrée n'est pas 00 et l'état n'est pas 00 : z = (x1 + x2)·(y1 + y2).
Équivalent en équations d'état : Y1 = y1·x2 + x1·x2·y2 + x̄1·x̄2·ȳ2 et Y2 = x1·y2 + x1·ȳ1 + y2·x̄2. Les deux bascules sont commandées par la même horloge.
Exercice 2 : registre à décalage 8 bits en VHDL
Registre à entrée série Data et sortie parallèle S, remise à 0 et mise à 1 synchrones (prises en compte seulement sur le front d'horloge), RESET prioritaire sur SET :
library ieee;
use ieee.std_logic_1164.all;

entity registre8 is
  port ( H, RESET, SET, Data : in  std_logic;
         S                   : out std_logic_vector(7 downto 0) );
end registre8;

architecture rtl of registre8 is
  signal Q : std_logic_vector(7 downto 0);
begin
  process (H)                      -- seule l'horloge : comportement synchrone
  begin
    if rising_edge(H) then
      if RESET = '1' then
        Q <= (others => '0');      -- remise à 0 synchrone
      elsif SET = '1' then
        Q <= (others => '1');      -- mise à 1 synchrone
      else
        Q <= Q(6 downto 0) & Data; -- décalage d'un rang, entrée série
      end if;
    end if;
  end process;
  S <= Q;
end rtl;
Si l'on veut une sortie série, on écrit S : out std_logic et S <= Q(7). Mettre RESET et SET dans la liste de sensibilité et hors du test d'horloge donnerait au contraire une remise à zéro asynchrone.
Exercice 3 : GRAFCET en réalisation synchrone
Lecture : étape 0 → 1 si m ; étape 1 (L si X, M si y : actions conditionnelles) → divergence en ET si c, vers les étapes 2 (M) et 3 (L) ; les branches se terminent par les réceptivités a (après 2) et b (après 3) avant la convergence en ET qui ramène à l'étape 0. On interprète cette fin comme une transition unique franchie quand X2·X3·a·b = 1 (réponse probable : si a et b sont des signaux brefs non simultanés, il faut ajouter une étape d'attente sur chaque branche).
| Étape | J (activation) | K (désactivation) |
|---|---|---|
| 0 | X2·X3·a·b | m |
| 1 | X0·m | c |
| 2 | X1·c | X3·a·b |
| 3 | X1·c | X2·a·b |
Sorties : L = X1·X + X3 ; M = X1·y + X2. Initialisation : X0 = 1, X1 = X2 = X3 = 0 (entrée de mise à 1 de la bascule 0).
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
الجهة المنظمة: المعهد الوطني للبريد والمواصلات (INPT) · 14/07/2005 — مصدر النسخة: الموقع الرسمي للمعهد الوطني للبريد والمواصلات inpt.ac.ma (نسخة أرشيفية)؛ الإعلان الرسمي للمباراة هو المرجع.
كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/2340/نموذج-مباراة-ولوج-السنة-الثانية-من-سلك-مهندسي-الدولة-المعهد-الوطني-للبريد-والم
