
نموذج المباراة الوطنية المشتركة CNC 2017: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1794/نموذج-المباراة-الوطنية-المشتركة-CNC-2017-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2017)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- التكنولوجيا والعلوم الصناعية - الهندسة الميكانيكية
- الدورة
- 2017
- عدد الصفحات
- 16
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CNC SESSION 2017
Filière TSI
Epreuve de Génie Mécanique
Temps conseillé : 3 heures
Aucun document n’est autorisé
Calculatrice autorisée
L'épreuve de génie mécanique comporte :
- le texte de l'épreuve (pages numérotées de 1/10 à 10/10)
- quartes documents techniques (pages numérotées de 1/4 à 4/4)
- un document à rendre 1/1
Le sujet de l'épreuve GM se compose des parties suivantes :
Présentation du système
Partie A - Position du contrepoids et sa mise en mouvement.
Partie B - Effort exercé par le machiniste pour changer la position du télescope.
Partie C - Déformation du télescope de la grue.
Partie D - Roue motrice du chariot.
Les parties (A, B, C et D) sont indépendantes mais il est conseillé de les traiter en ordre.
Le candidat devra composer et rendre obligatoirement, (même vide) :
- le cahier des réponses réservé à l'épreuve.
- le document à rendre 1/1.
Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d’énoncé, il le signalera sur sa copie
et devra poursuivre sa composition en expliquant les raisons des initiatives qu’il a été amené à prendre.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière TSI Génie Mécanique 2017
GRUE TELESCOPIQUE DE PRISE DE VUE CINEMA
Présentation du système :
L'étude proposée concerne quelques parties d’une grue télescopique de prise de vue cinéma.
Elle peut être utilisée pour la prise de vues de programmes audiovisuels ou cinématographiques
ou de manifestations sportives ou culturelles, dans des studios, fermés ou ouverts, ou des stades
de sports.
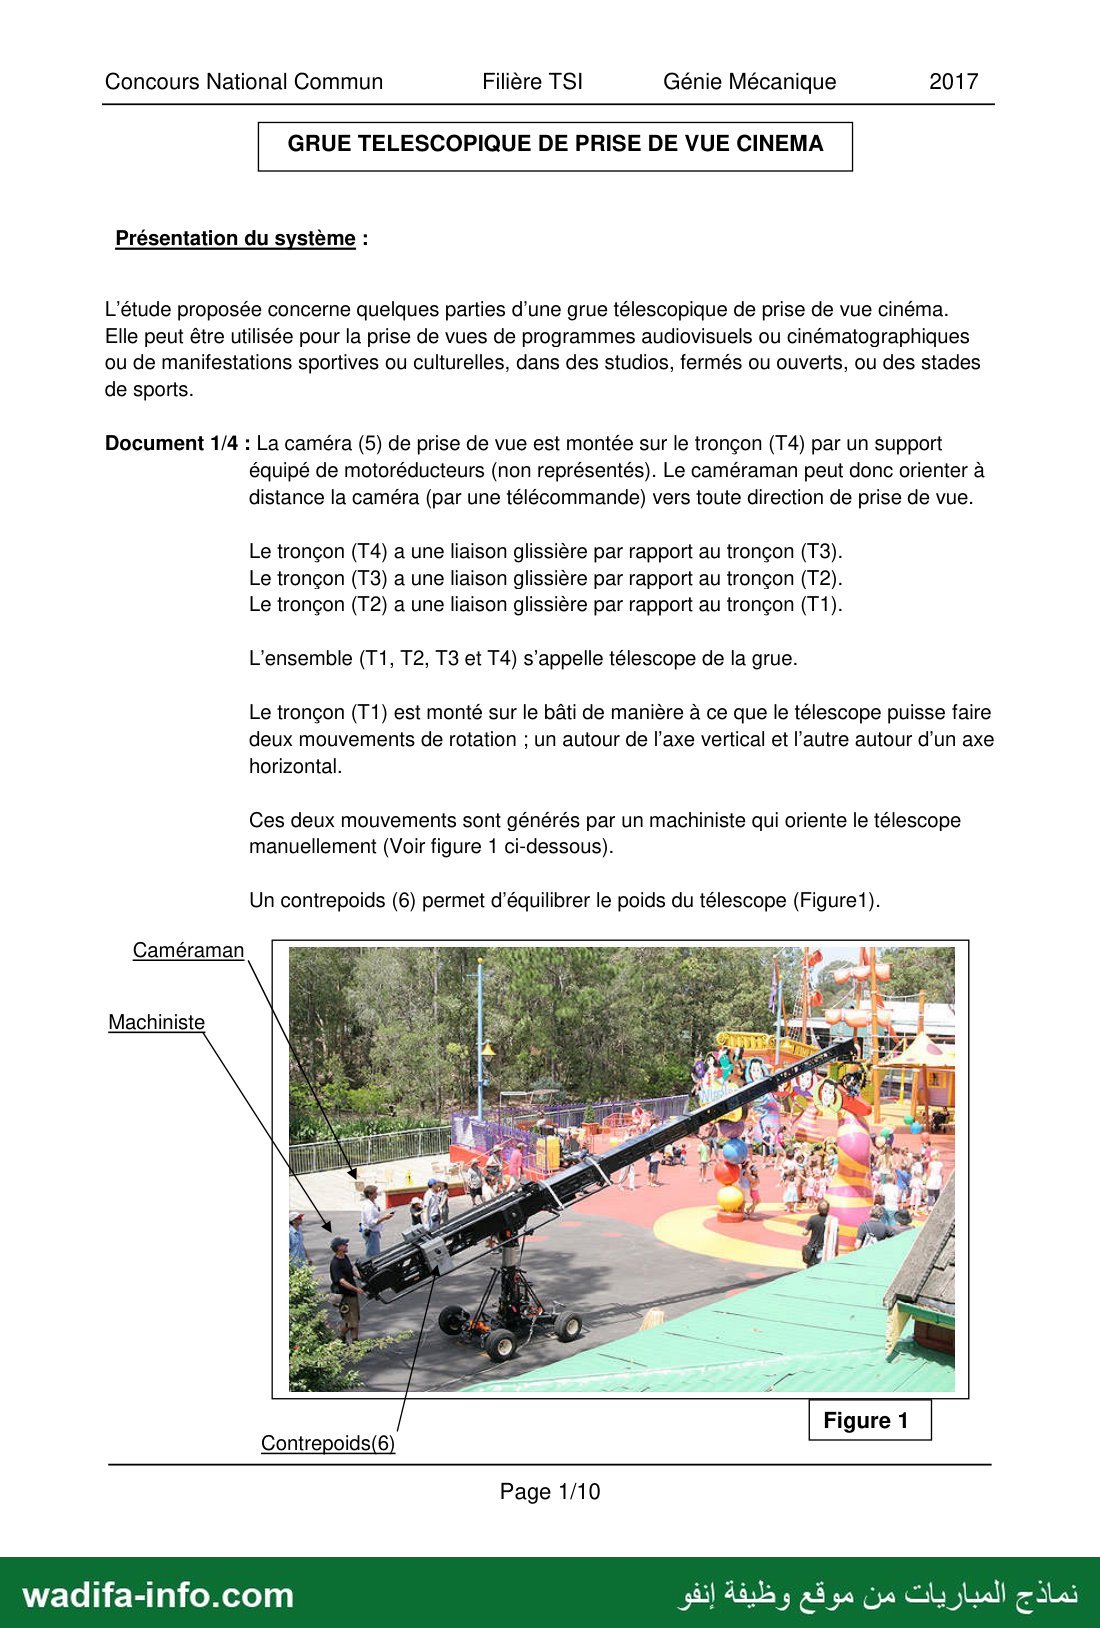
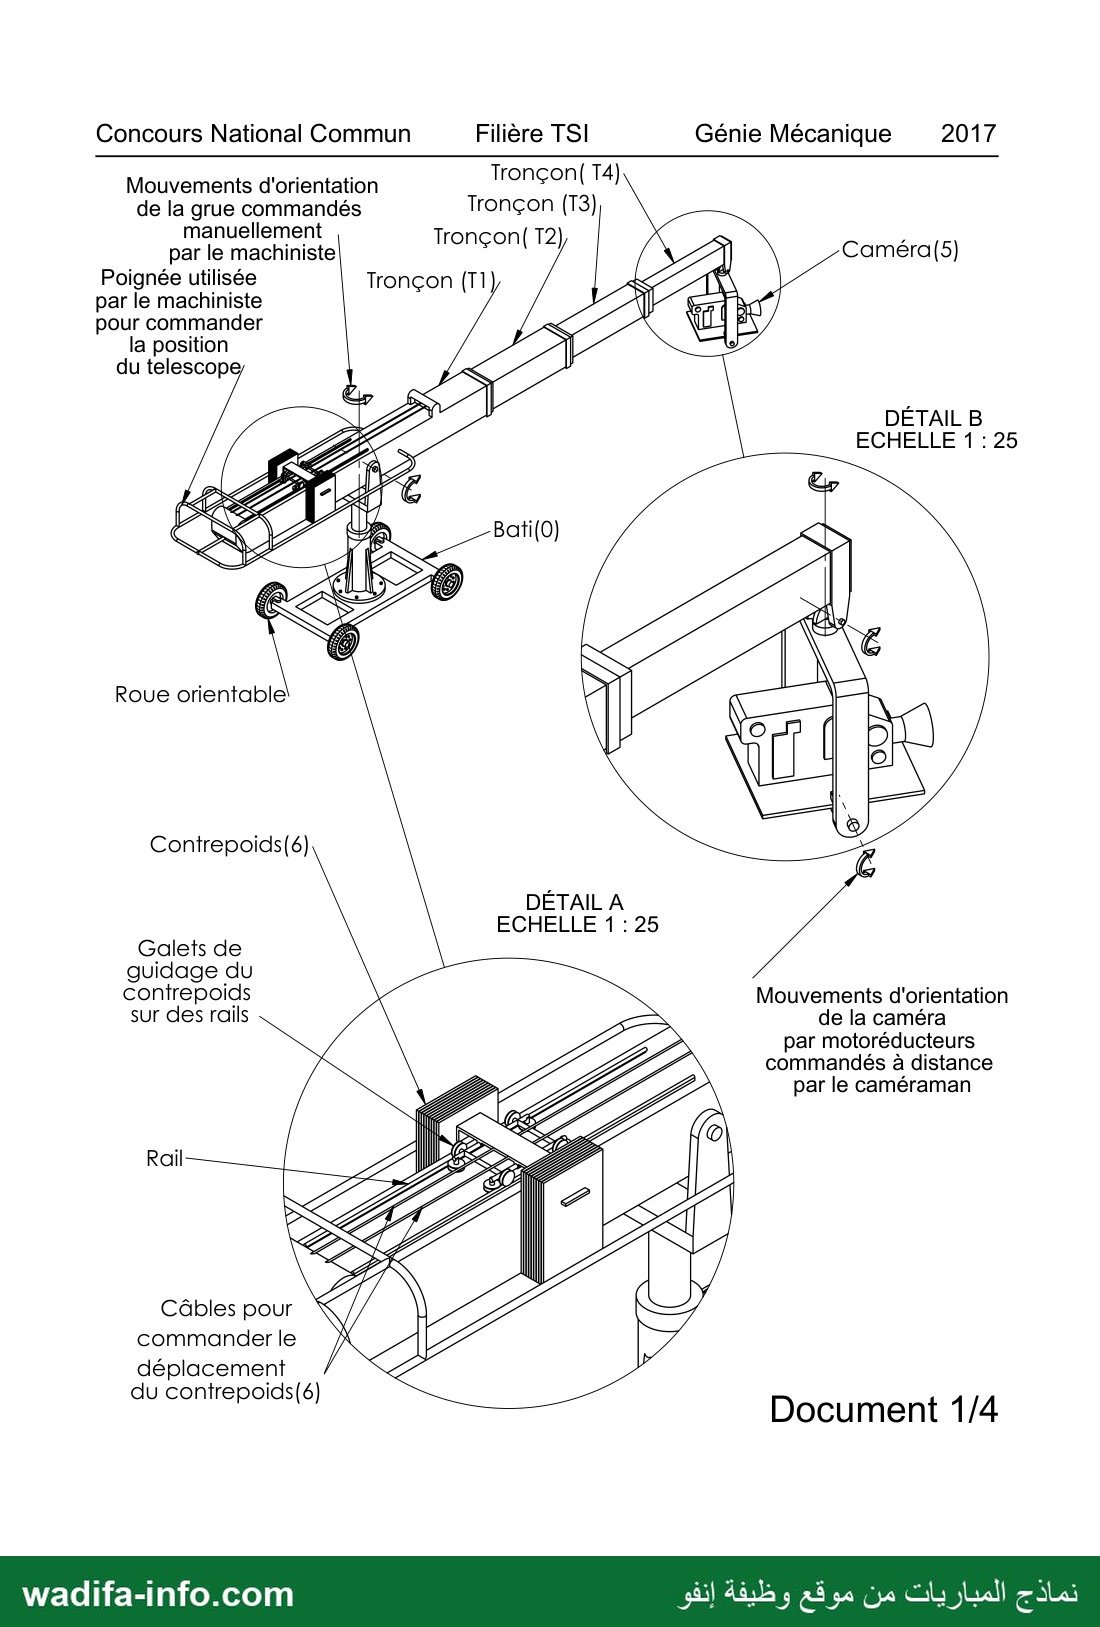
Document 1/4 : La caméra (5) de prise de vue est montée sur le tronçon (T4) par un support
équipé de motoréducteurs (non représentés). Le caméraman peut donc orienter à
distance la caméra (par une télécommande) vers toute direction de prise de vue.
Le tronçon (T4) a une liaison glissière par rapport au tronçon (T3).
Le tronçon (T3) a une liaison glissière par rapport au tronçon (T2).
Le tronçon (T2) a une liaison glissière par rapport au tronçon (T1).
L'ensemble (T1, T2, T3 et T4) s'appelle télescope de la grue.
Le tronçon (T1) est monté sur le bâti de manière à ce que le télescope puisse faire
deux mouvements de rotation ; un autour de l’axe vertical et l’autre autour d’un axe
horizontal.
Ces deux mouvements sont générés par un machiniste qui oriente le télescope
manuellement (Voir figure 1 ci-dessous).
Un contrepoids (6) permet d’équilibrer le poids du télescope (Figure1).
Caméraman
Machiniste
Contrepoids(6)
Page 1/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière TSI Génie Mécanique 2017
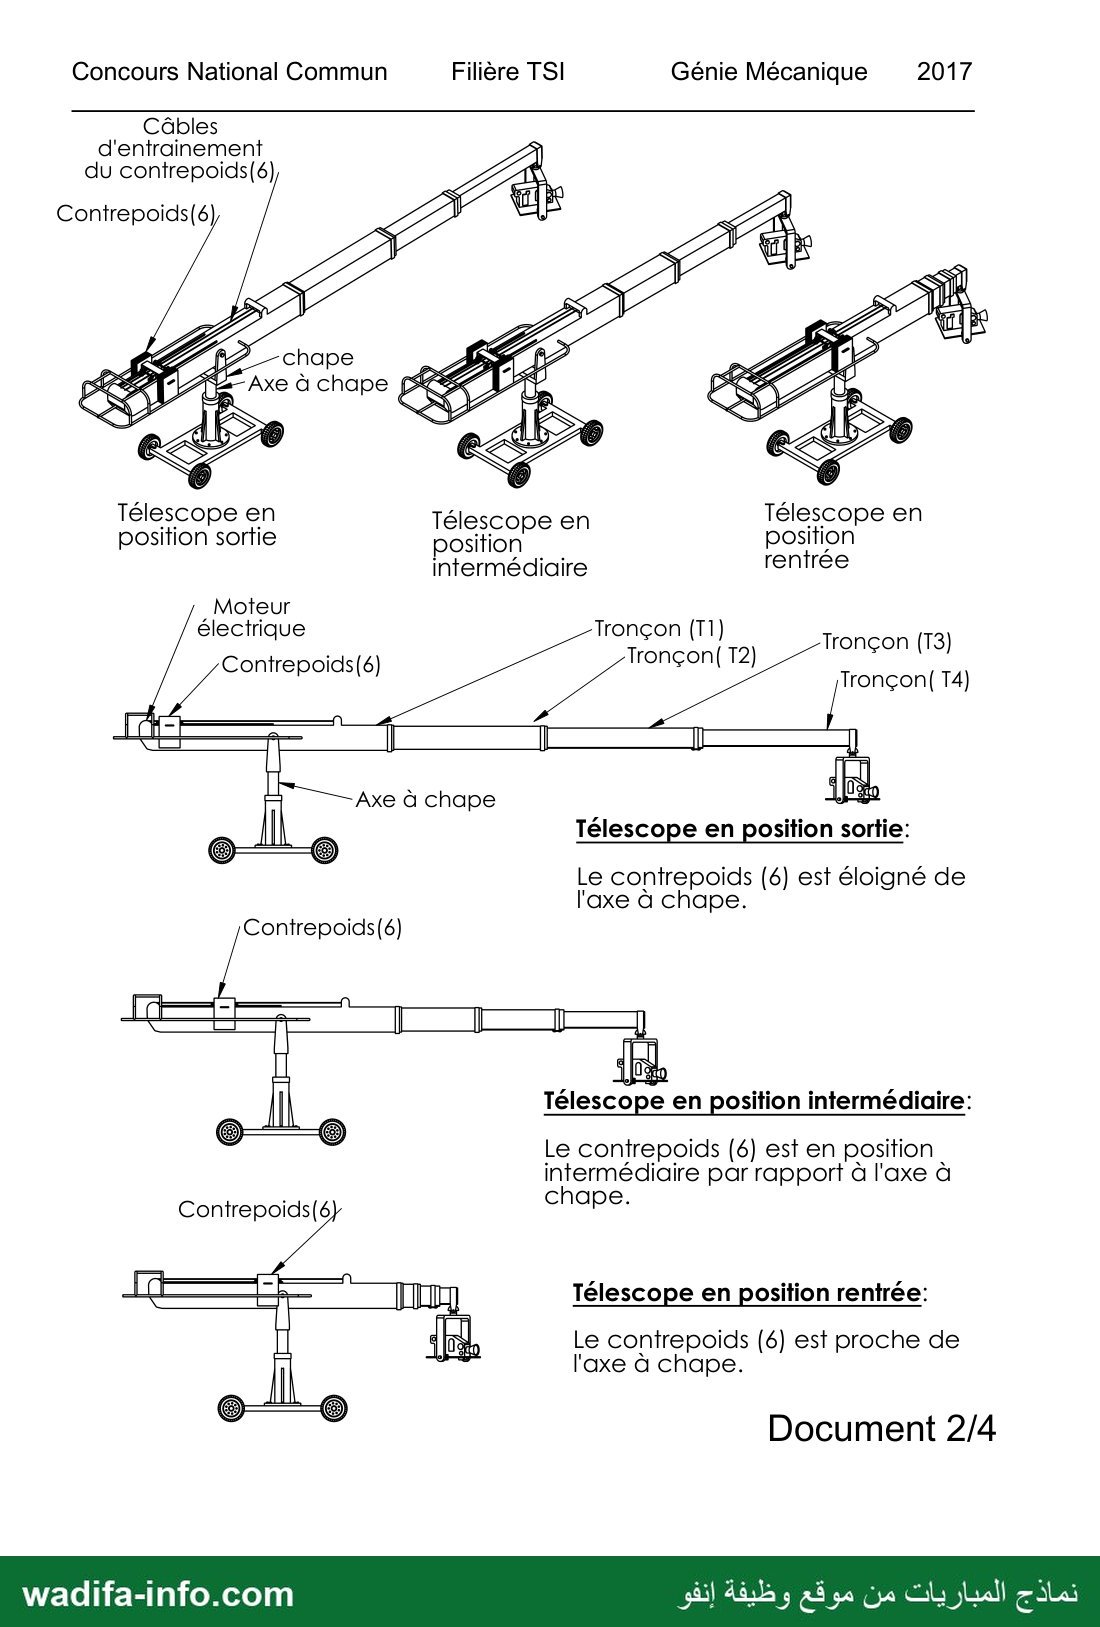
Document 2/4 : Pour que le machiniste n’exerce pas un grand effort manuel pour manœuvrer le
télescope de la grue, un contrepoids (6) est placé en opposition du télescope par
rapport à l'axe de chape.
Comme le télescope change de longueur, le contrepoids (6) doit lui aussi changer
de position en glissant sur des rails liés au tronçon (T1).
Le contrepoids (6) a une liaison glissière par rapport à (T1) de type Galets-Rails.
Les tronçons (T2), (T3), (T4) ainsi que le contrepoids (6) sont entrainés
simultanément par un seul moteur électrique et des câbles.
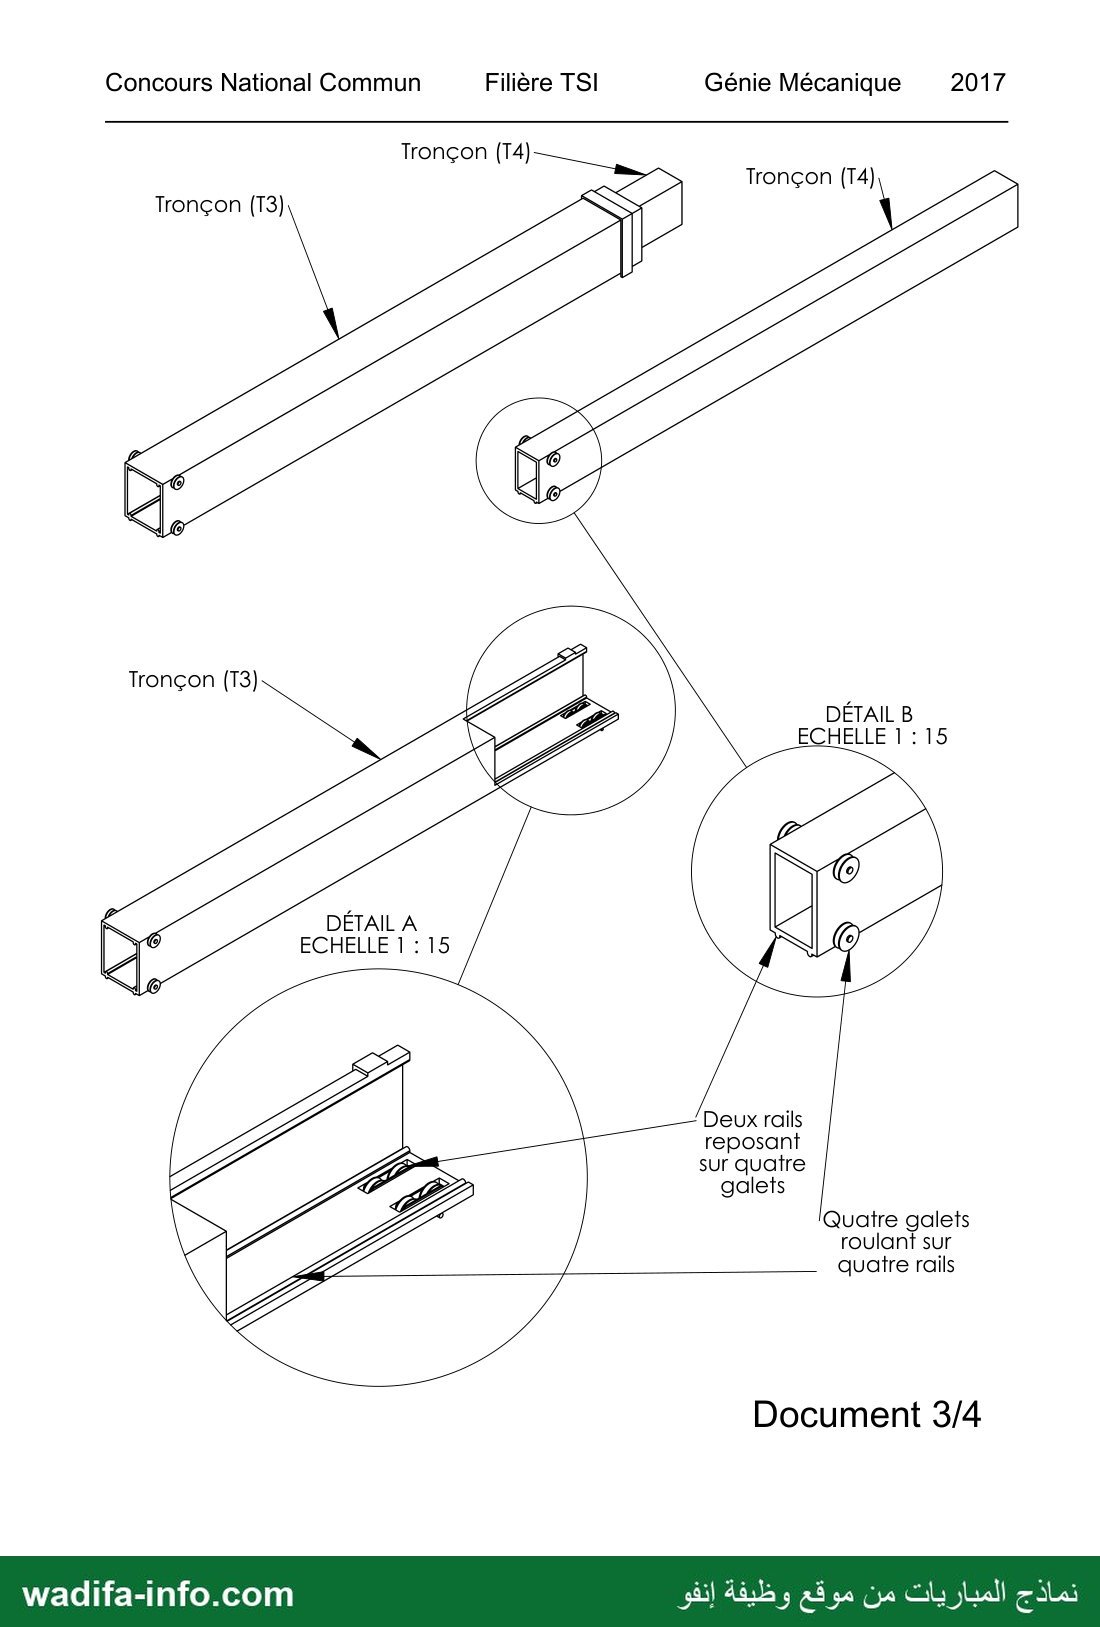
Document 3/4 : La même solution technique est utilisée pour guider un tronçon par rapport au
tronçon précédent : des rails et des galets.
D'autres détails de conception ne sont pas représentés.
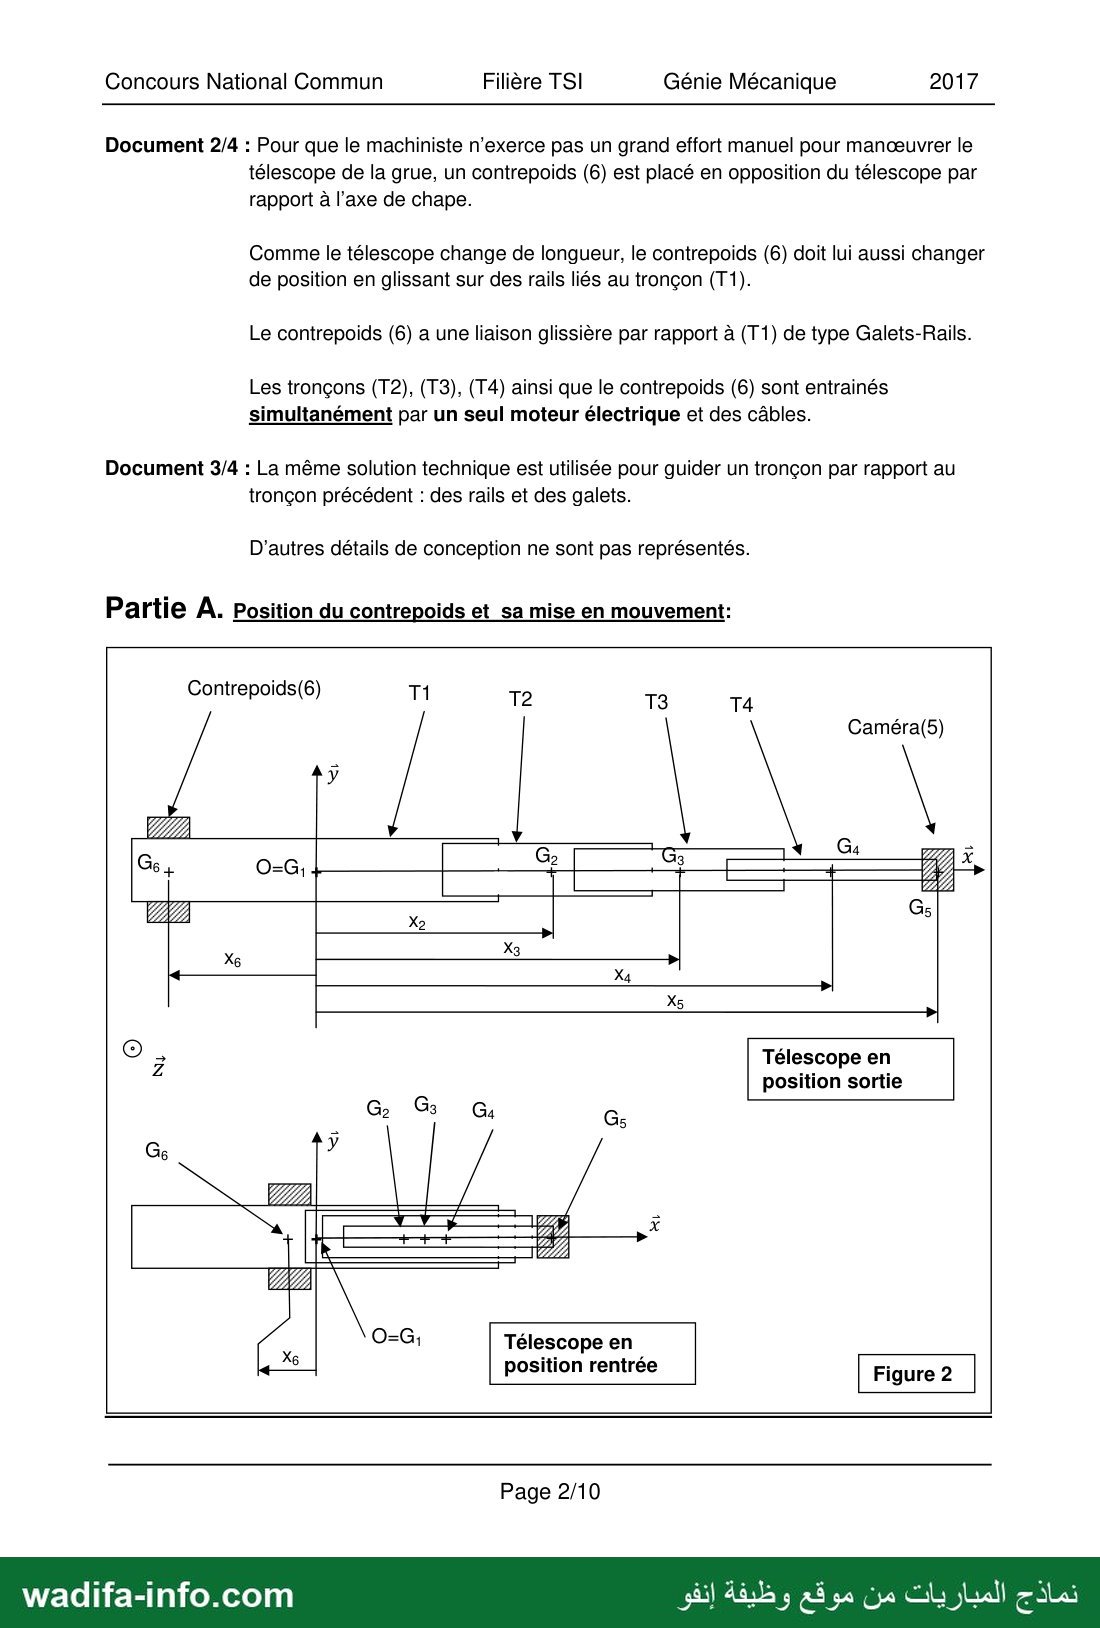
Partie À. Position du contrepoids et sa mise en mouvement:
Contrepoids(6)
Caméra(5)
Page 2/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière TSI Génie Mécanique 2017
La (figure 2) ci-dessus représente le télescope en position sortie et en position rentrée.
Le tronçon (T1) est de centre d’inertie 1 qui coïncide avec le point O (O est le point de pivot du
télescope).
e On pose : système S= (6, T1, T2, T3, T4, 5)
e Chaque solide (i) est de masse m; et de centre d’inertie G; tel que :
06 = x;X avec i = T1, T2, T3, T4,5,6.
e R(0,%,ÿ ,Z) un repère lié à (T1) qui reste fixe en position horizontale.
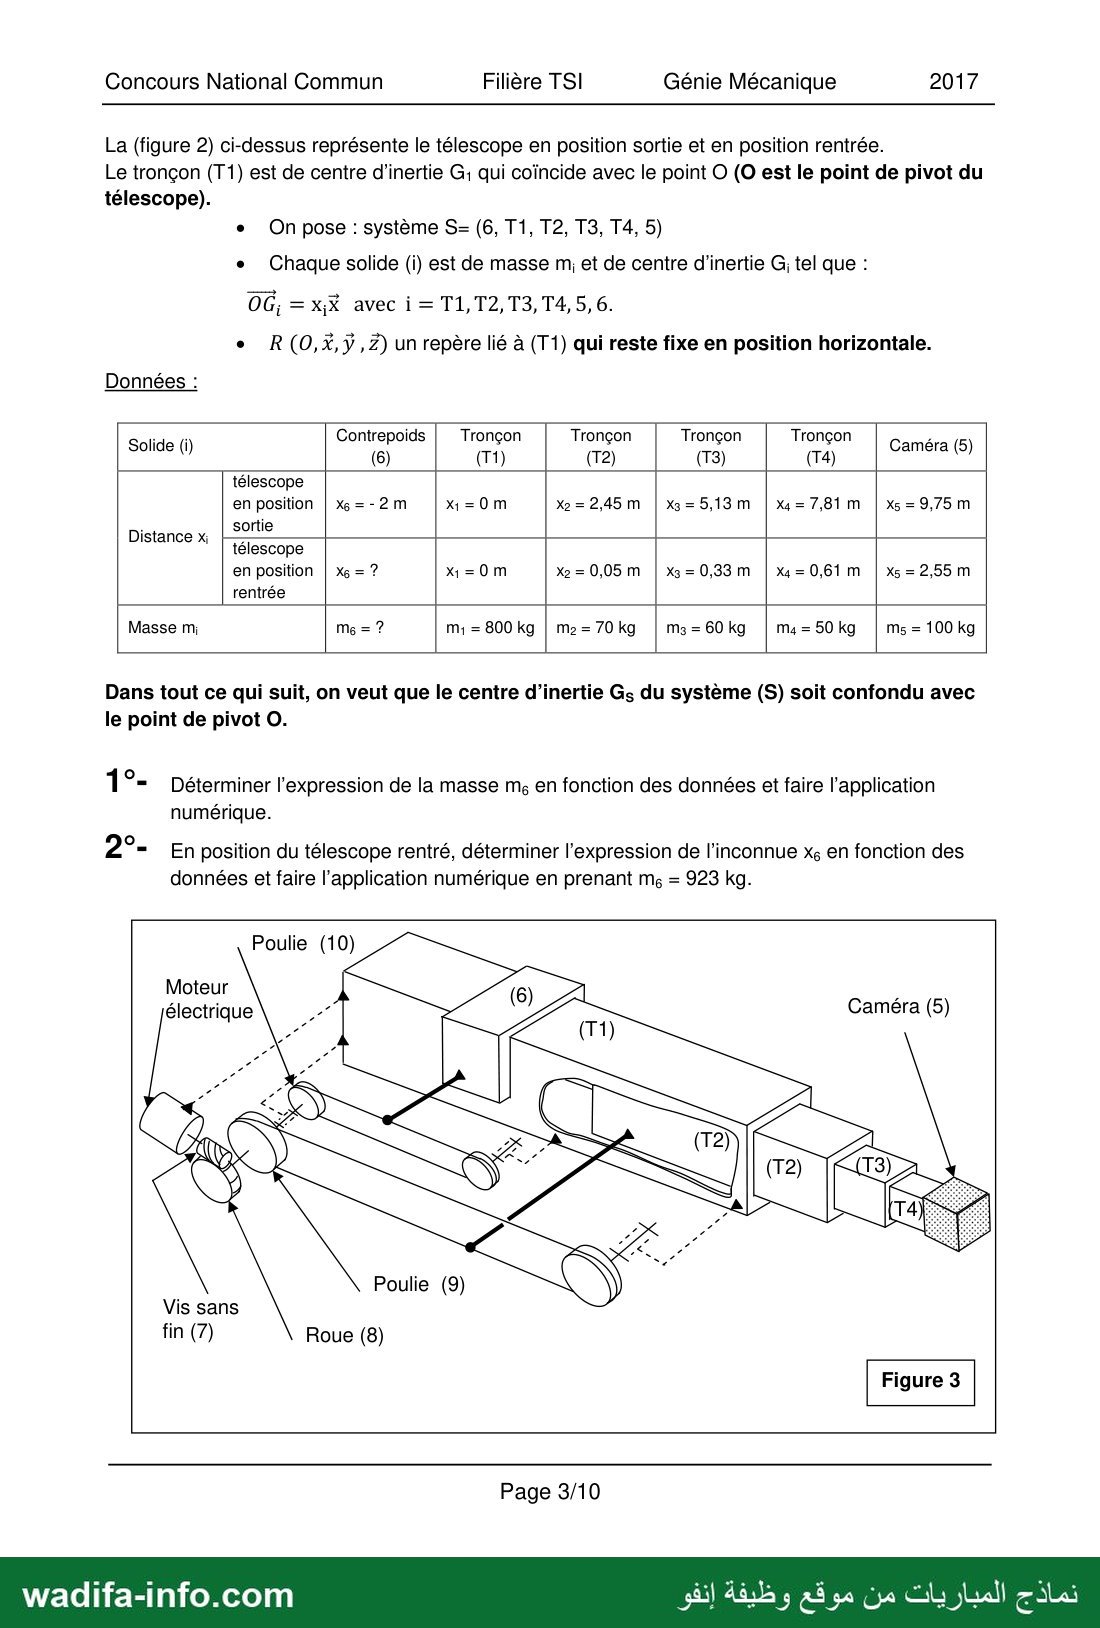
Données :
télescope
Si Contrepoids Tronçon Tronçon Tronçon Tronçon ;
Solide (i) ( (T2) (T3) (T4) Caméra (5)
0 9,75 كلا | 7,81m = هلا
en position | xs=-2m
sortie
1=0
Distance x; :
télescope
en position 1=0 X=0,05m | X3=0,33Mm | x4=0,61m | xs= 2,55 m
rentrée
Masse m; me = ? بص = 800 kg | 02-70 قا | 0-600 | m4,=50kg | ms=100kg
Dans tout ce qui suit, on veut que le centre d’inertie Gs du système (S) soit confondu avec
le point de pivot O.
1°- Déterminer l’expression de la masse mç en fonction des données et faire l’application
numérique.
2°- En position du télescope rentré, déterminer l'expression de l'inconnue xs en fonction des
données et faire l'application numérique en prenant m5 = 923 kg.
Poulie (10)
Caméra (5)
Poulie (9)
Roue (8)
Page 3/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Filière TSI Génie Mécanique 2017
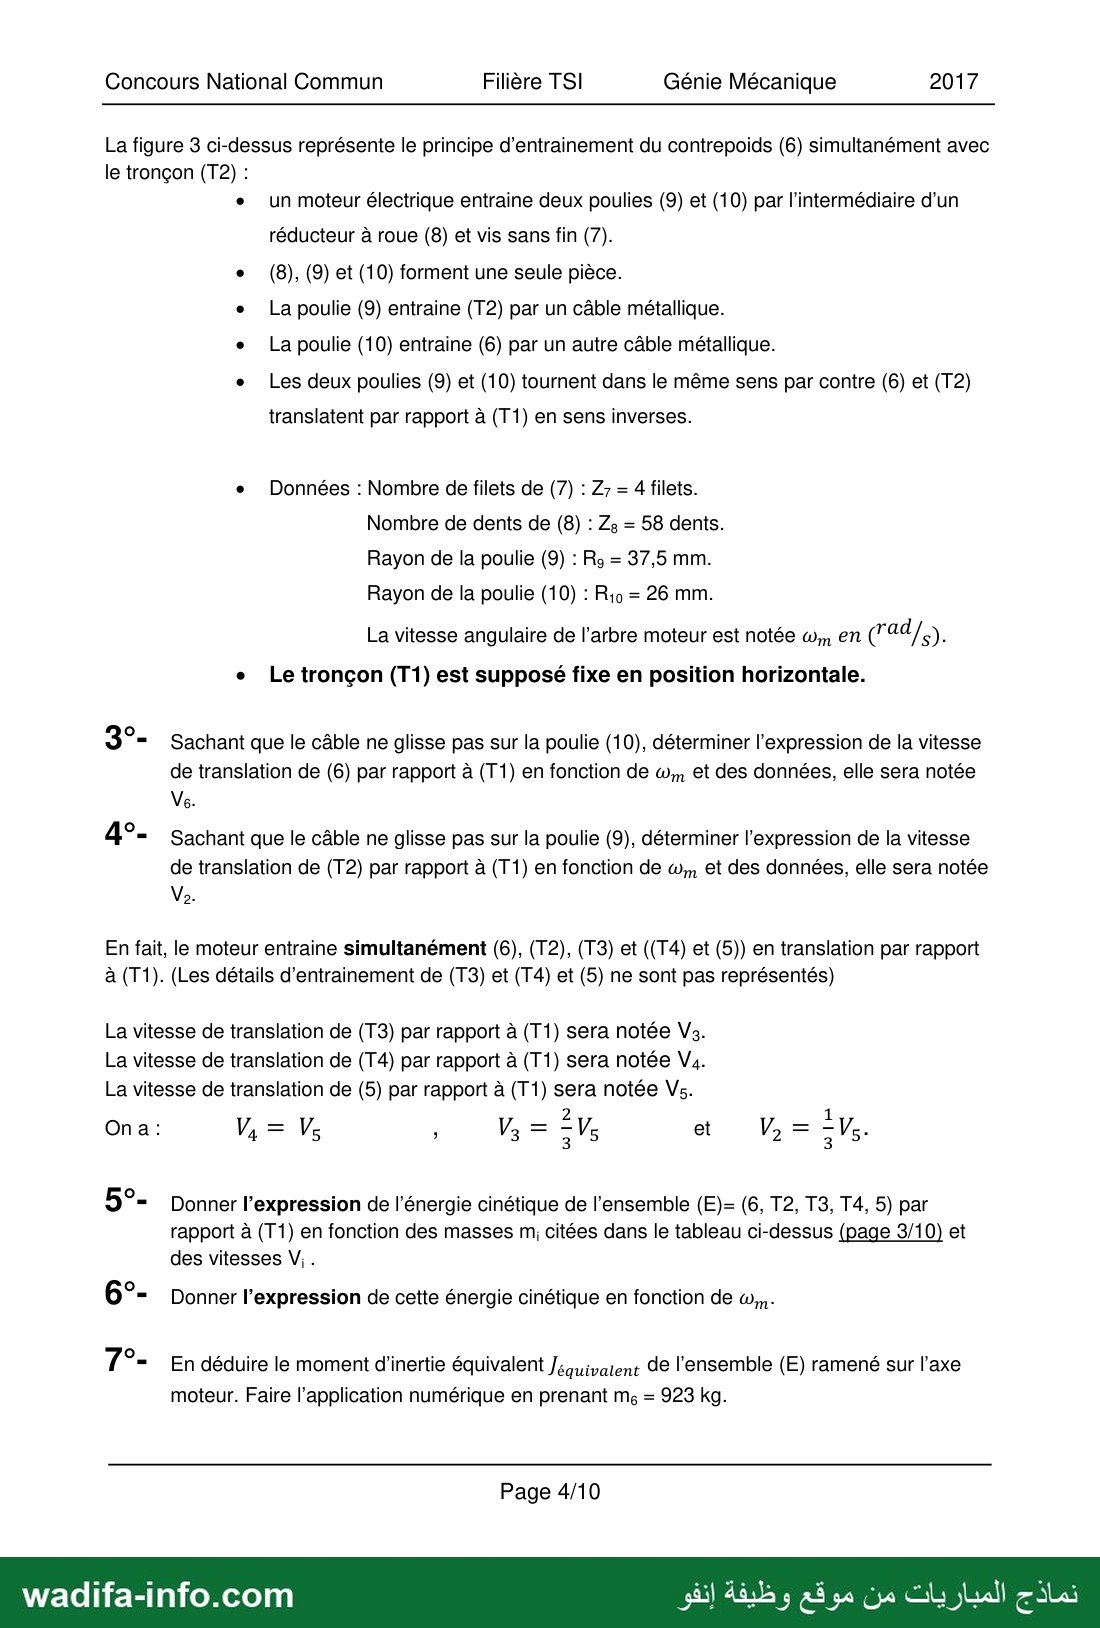
La figure 3 ci-dessus représente le principe d'entrainement du contrepoids (6) simultanément avec
le tronçon (T2) :
e un moteur électrique entraine deux poulies (9) et (10) par l'intermédiaire d’un
réducteur à roue (8) et vis sans fin (7).
e (8), (9) et (10) forment une seule pièce.
e La poulie (9) entraine (T2) par un câble métallique.
e La poulie (10) entraine (6) par un autre câble métallique.
e Les deux poulies (9) et (10) tournent dans le même sens par contre (6) et (T2)
translatent par rapport à (T1) en sens inverses.
e Données : Nombre de filets de (7) : Z7 = 4 filets.
Nombre de dents de (8) : Zs = 58 dents.
Rayon de la poulie (9) : Ro = 37,5 mm.
Rayon de la poulie (10) : حم 26 mm.
La vitesse angulaire de l’arbre moteur est notée w,, en (@ad/,) ;
e Letronçon (T1) est supposé fixe en position horizontale.
3°- Sachant que le câble ne glisse pas sur la poulie (10), déterminer l'expression de la vitesse
de translation de (6) par rapport à (T1) en fonction de يوه et des données, elle sera notée
4°- Sachant que le câble ne glisse pas sur la poulie (9), déterminer l’expression de la vitesse
de translation de (T2) par rapport à (T1) en fonction de يور et des données, elle sera notée
En fait, le moteur entraine simultanément (6), (T2), (T3) et ((T4) et (5)) en translation par rapport
à (T1). (Les détails d’entrainement de (T3) et (T4) et (5) ne sont pas représentés)
La vitesse de translation de (T3) par rapport à (T1) sera notée Vs.
La vitesse de translation de (T4) par rapport à (T1) sera notée V4.
La vitesse de translation de (5) par rapport à (T1) sera notée Vs.
59 Donner l’expression de l'énergie cinétique de l’ensemble (E)= (6, T2, T3, T4, 5) par
rapport à (T1) en fonction des masses m; citées dans le tableau ci-dessus (page 3/10) et
des vitesses V;.
6 = Donner l’expression de cette énergie cinétique en fonction de مه
7°- En déduire le moment d'inertie équivalent Jéquivalent de l'ensemble (E) ramené sur l'axe
moteur. Faire l'application numérique en prenant ms = 923 kg.
Page 4/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière TSI Génie Mécanique 2017
Hypothèses :
e Le repère lié à (T1) est supposé galiléen.
e l’ensemble des pertes de puissance est modélisé par un couple de
frottement visqueux ramené sur l'arbre moteur ) = —yo,, (en mN)
avec u = 0,38. 107° (en لمر مرا coefficient de frottement
visqueux.
e on prendra pour la suite Jéquivatent = 1,41. 107? kg.m°.
e Onnote Cm. le couple fourni par le moteur.
8°- Appliquer le théorème de l'énergie cinétique (appelé aussi théorème de l’énergie
puissance) au système E= (6, T2, T3, T4, 5) dans son mouvement par rapport à (T1) et en
RATS ; d
déduire Cn en fonction de w, et 0 Om) -
Faire l’application numérique en prenant :
[om = 257,77 Tad/;| et ص co, أدج
Partie 8. Effort exercé par le machiniste pour changer la position du télescope :
Quand le machiniste relâche le télescope à n'importe quelle position, ce dernier y reste grâce au
contrepoids (6), il n’exerce donc aucun effort pour l’équilibrer.
Par contre, quand il le met en mouvement, manuellement, il doit exercer un effort pour vaincre les
inerties.
Caméra (5)
Contrepoids (6)
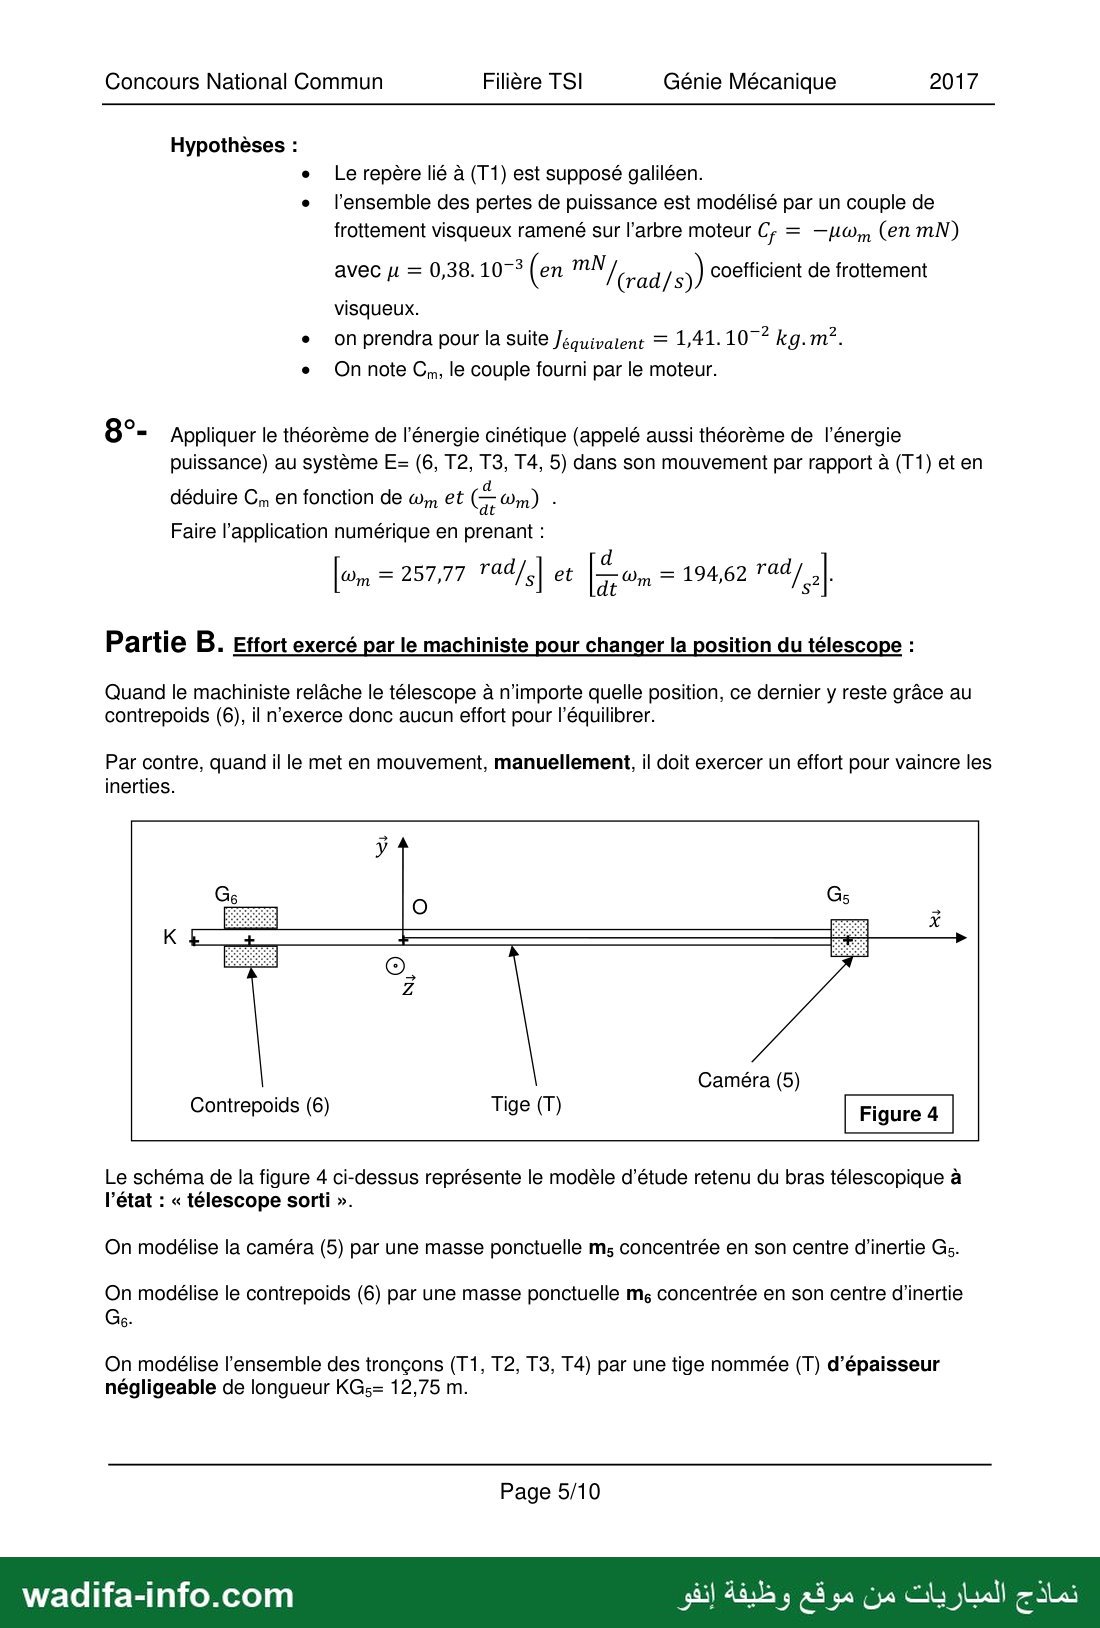
Le schéma de la figure 4 ci-dessus représente le modèle d’étude retenu du bras télescopique à
l’état : « télescope sorti ».
On modélise la caméra (5) par une masse ponctuelle m5 concentrée en son centre d'inertie Gs.
On modélise le contrepoids (6) par une masse ponctuelle mç concentrée en son centre d'inertie
On modélise l’ensemble des tronçons (T1, T2, T3, T4) par une tige nommée (T) d’épaisseur
négligeable de longueur KGs= 12,75 m.
Page 5/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Filière TSI Génie Mécanique 2017
Ensemble (W)= (6, T, 5)
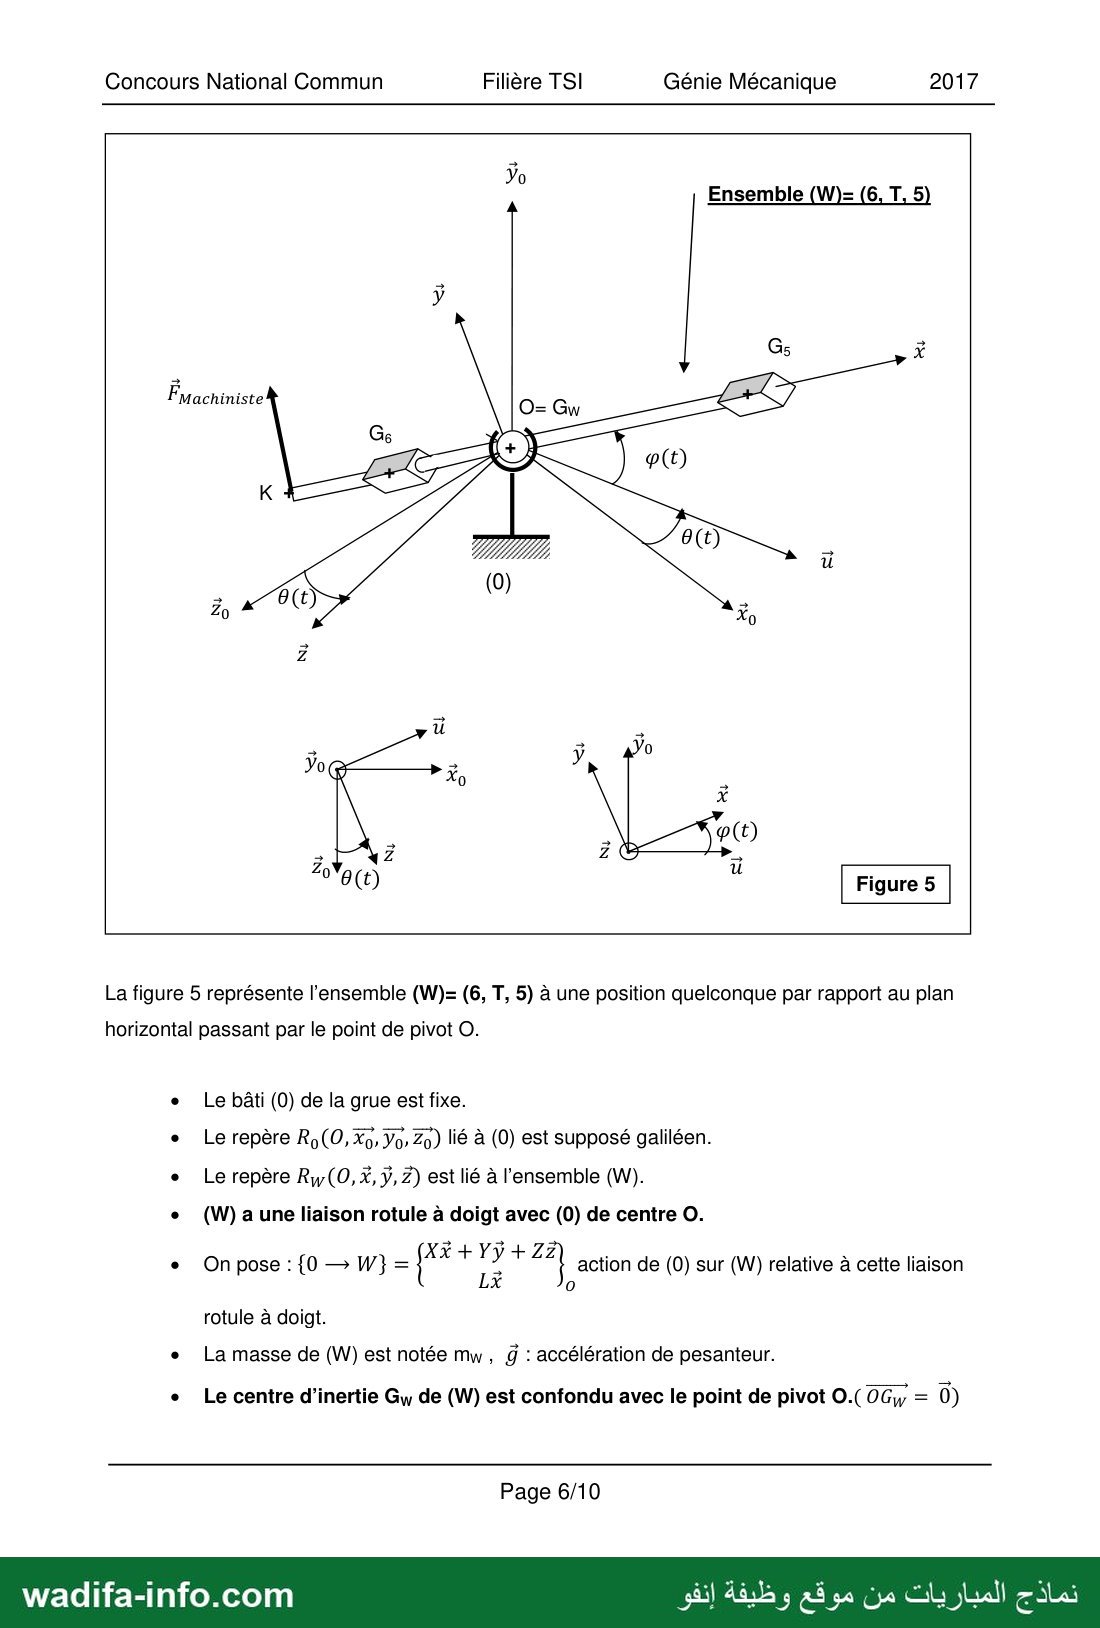
La figure 5 représente l’ensemble (W)= (6, T, 5) à une position quelconque par rapport au plan
horizontal passant par le point de pivot O.
e Le bâti (0) de la grue est fixe.
Le repère R,(0,X0. Vo» Zo) lié à (0) est supposé galiléen.
Le repère Rw(0, Ÿ, ÿ, 7) est lié à l’ensemble (W).
e (W) aune liaison rotule à doigt avec (0) de centre ©
XX+Yy+2Z
e Onpose : {0 — W} = ;
2
5 action de (0) sur (W) relative à cette liaison
0
rotule à doigt.
e La masse de (W) est notée mw , J : accélération de pesanteur.
e Le centre d’inertie Gy de (W) est confondu avec le point de pivot 0.) 06 = 0)
Page 6/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Filière TSI Génie Mécanique 2017
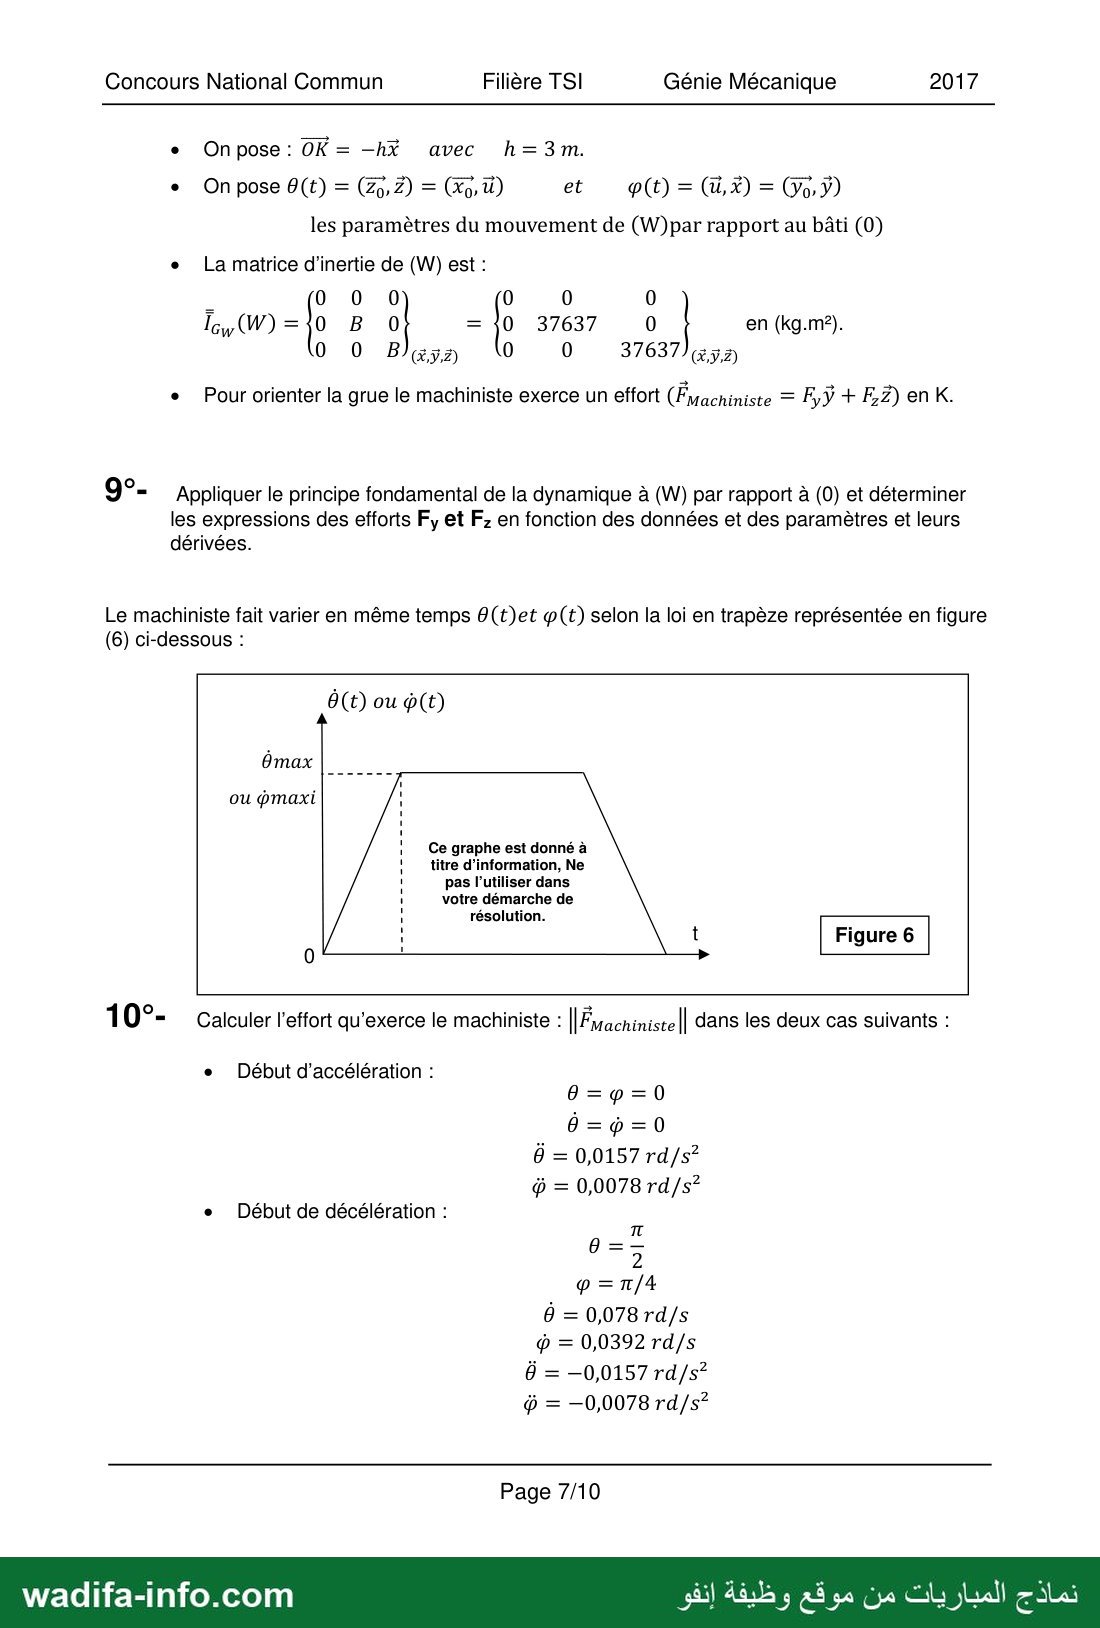
e Onpose: OK= خم avec h=3m.
les paramètres du mouvement de (W)par rapport au bâti (0)
e La matrice d'inertie de (W) est :
0 0 B 0 0 37637
_ 0 0 0 0 0 0
مح )يا B 0 ={0 37637 0 en (kg.m”).
e Pour orienter la grue le machiniste exerce un effort (Fmachiniste = F,ÿ + 152( en كا
9°- Appliquer le principe fondamental de la dynamique à (W) par rapport à (0) et déterminer
les expressions des efforts Fy et Fz en fonction des données et des paramètres et leurs
dérivées.
Le machiniste fait varier en même temps 60(t)et @(t) selon la loi en trapèze représentée en figure
(6) ci-dessous :
Ce graphe est donné à
titre d’information, Ne
pas l’utiliser dans
votre démarche de
résolution.
10°- Calculer l'effort qu’exerce le machiniste : | Fmachiniste|| dans les deux cas suivants :
e Début d'accélération :
0=p=0
0=p=0
Ô = 0,0157 rd/s”
0 حة
e Début de décélération :
8=3
p - 4
6 = 0,078 rd/s
ن = 0,0392 rd/s
6 = —0,0157 rd/s”
ÿ = —0,0078 rd/s*
Page 7/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Filière TSI Génie Mécanique 2017
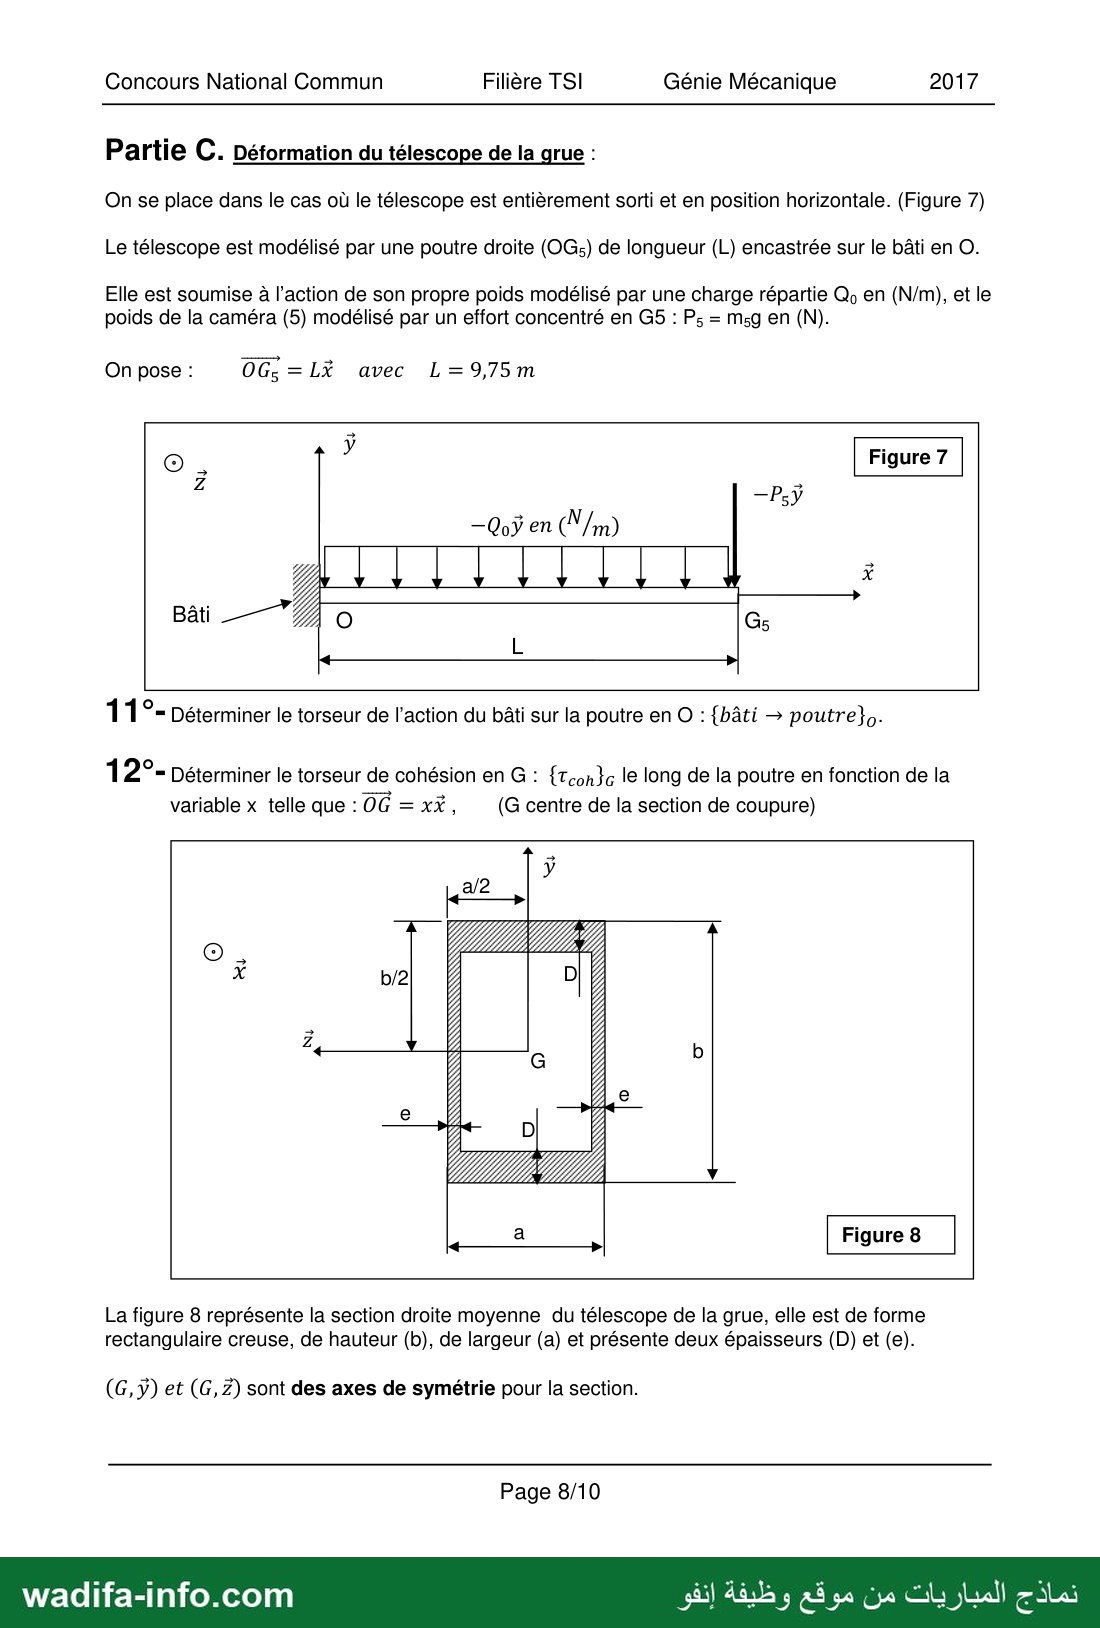
Partie C. Déformation du télescope de la grue :
On se place dans le cas où le télescope est entièrement sorti et en position horizontale. (Figure 7)
Le télescope est modélisé par une poutre droite (OGs) de longueur (L) encastrée sur le bâti en O.
Elle est soumise à l’action de son propre poids modélisé par une charge répartie و en (N/m), et le
poids de la caméra (5) modélisé par un effort concentré en 65 : Ps = msg en (N).
On pose : OGs =LŸ avec L=975m
—Qoÿ en (/m)
11°- Déterminer le torseur de l’action du bâti sur la poutre en O : {bâti › poutre}.
1 29- Déterminer le torseur de cohésion en G : {Tcon}a le long de la poutre en fonction de la
variable x telle que : 06 = xi, (G centre de la section de coupure)
2
SAS ASS
La figure 8 représente la section droite moyenne du télescope de la grue, elle est de forme
rectangulaire creuse, de hauteur (b), de largeur (a) et présente deux épaisseurs (D) et (e).
(G, ÿ) et (G, Z) sont des axes de symétrie pour la section.
Page 8/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Filière TSI Génie Mécanique 2017
13°- Déterminer le moment quadratique I, de la section par rapport à l’axe (G, Z) ٠
Faire l'application numérique sachant que : b = 380 mm
a = 260 mm
e = 25 mm
D = 50 mm.
14°- L'expression de la déformée de la poutre est :
ro) = تمس - مرج جومم - ماح - (RE + 8°] A
Déterminer l’expression et la valeur numérique de la flèche de la poutre en 5 : Y(x=L)
sachant que : E = 70000 Mpa
on prendra I,, = 8.108 4
Qo = 181 N/m
ms = 100 kg
g = 9,81 m/s? accélération de pesanteur.
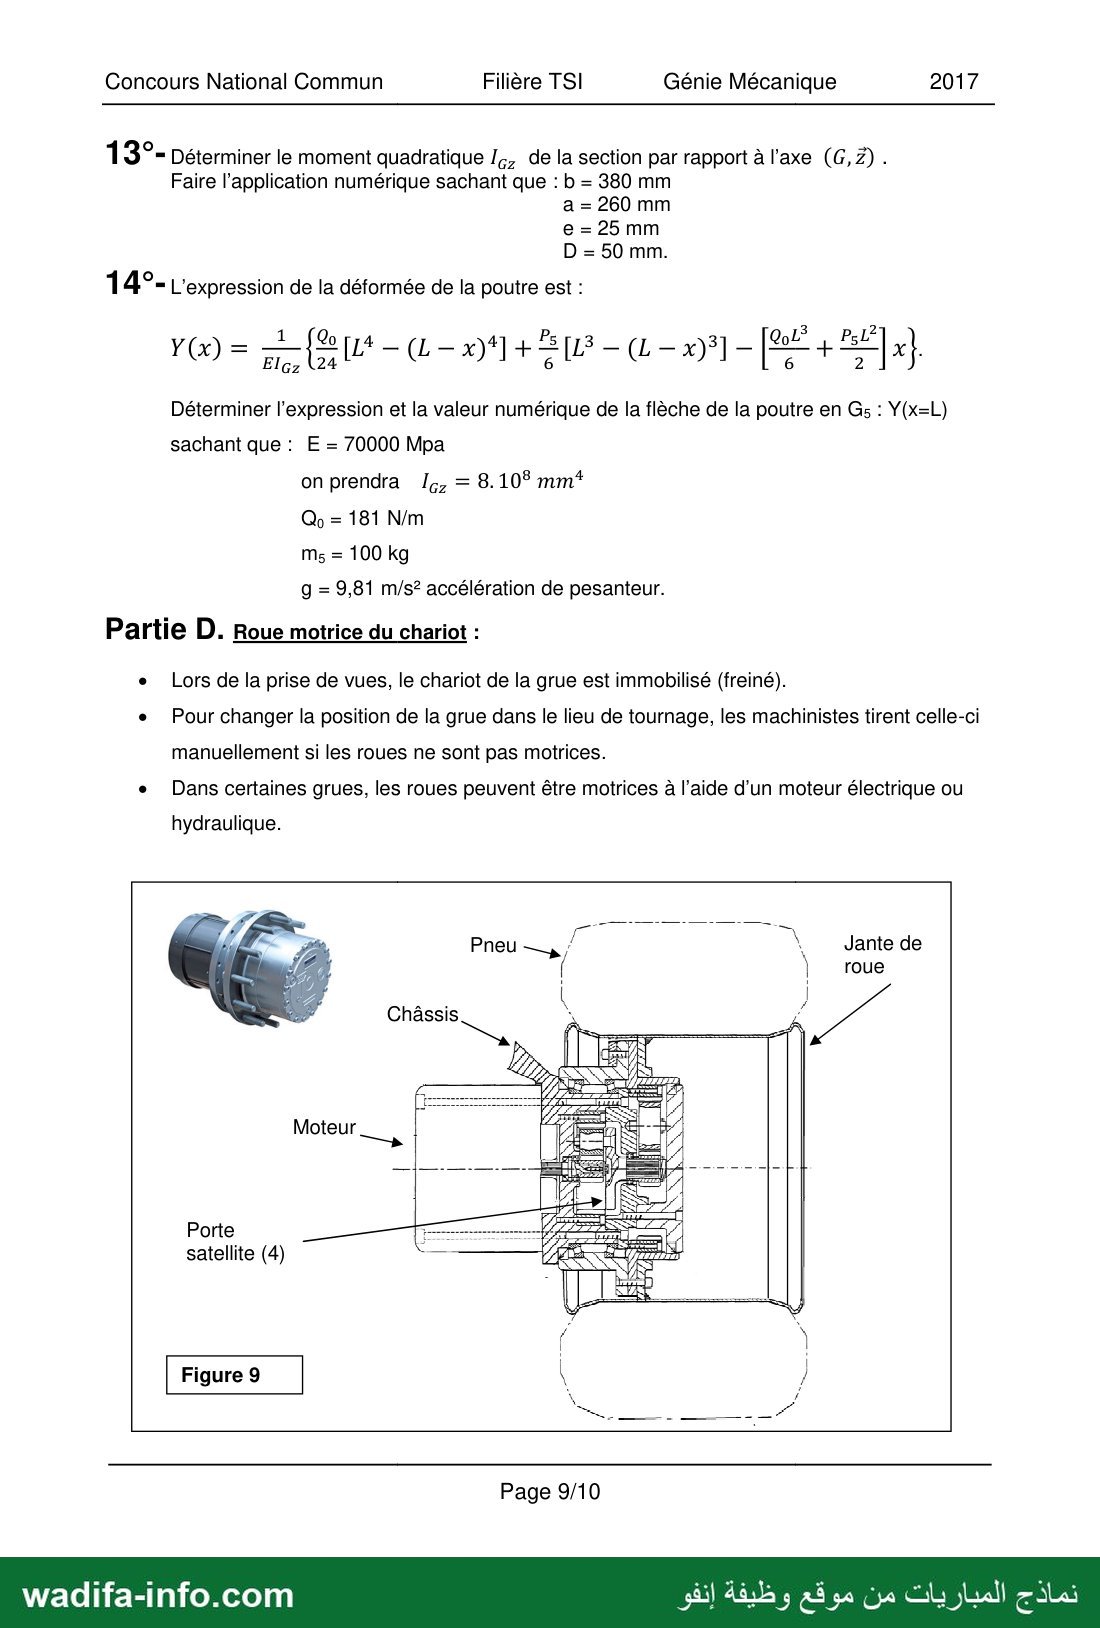
Partie D. Roue motrice du chariot :
e Lors de la prise de vues, le chariot de la grue est immobilisé (freiné).
e Pour changer la position de la grue dans le lieu de tournage, les machinistes tirent celle-ci
manuellement si les roues ne sont pas motrices.
e Dans certaines grues, les roues peuvent être motrices à l’aide d’un moteur électrique ou
hydraulique.
Jante de
roue
Moteur
Porte
satellite (4)
Page 9/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Filière TSI Génie Mécanique 2017
La figure 9 représente une solution technologique parmi plusieurs autres possibles.
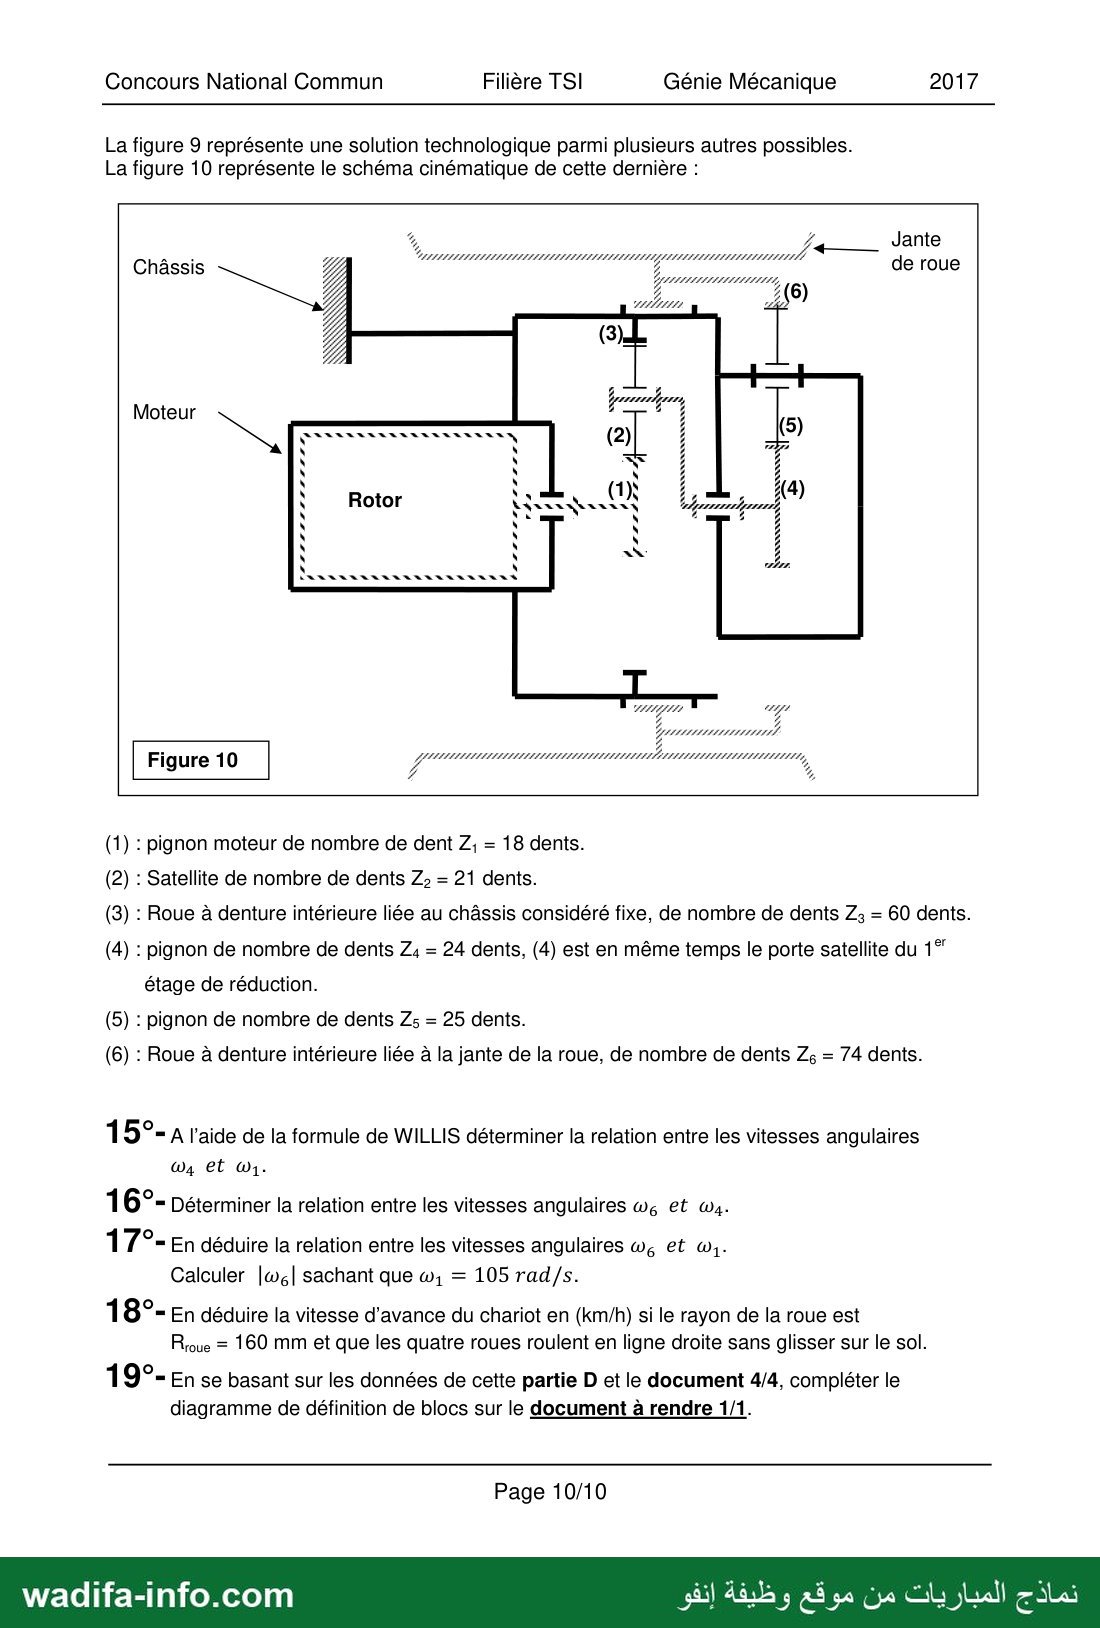
La figure 10 représente le schéma cinématique de cette dernière :
Jante
de roue
0 h À 0 is =»
assis 2
2
م 2
ريسي
7
2
2
Moteur
a يد جح حرج يجيه برج يج يجيج جر جاب للج 2)
0
ax › au
22 ا
0
8
dass sc»
7
72
7
2
8010!
LA end
r4.s
DS SS
VALLESUES LAS
2 7
بياذ ووز
7
(1) : pignon moteur de nombre de dent 2 = 18 dents.
(2) : Satellite de nombre de dents Ze = 21 dents.
(3) : Roue à denture intérieure liée au châssis considéré fixe, de nombre de dents و2 = 60 dents.
(4) : pignon de nombre de dents Z4 = 24 dents, (4) est en même temps le porte satellite du 1°"
étage de réduction.
(5) : pignon de nombre de dents 25 = 25 dents.
(6) : Roue à denture intérieure liée à la jante de la roue, de nombre de dents 2 = 74 dents.
1 5 = خم l’aide de la formule de WILLIS déterminer la relation entre les vitesses angulaires
W4 et 001.
0 5 A ; : A
1 6 = Déterminer la relation entre les vitesses angulaires وه et .وه
17°- En déduire la relation entre les vitesses angulaires ون et w,.
Calculer | اوه sachant que w, = 105 rad/s.
1 8°- En déduire la vitesse d’avance du chariot en (km/h) si le rayon de la roue est
Rroue = 160 mm et que les quatre roues roulent en ligne droite sans glisser sur le sol.
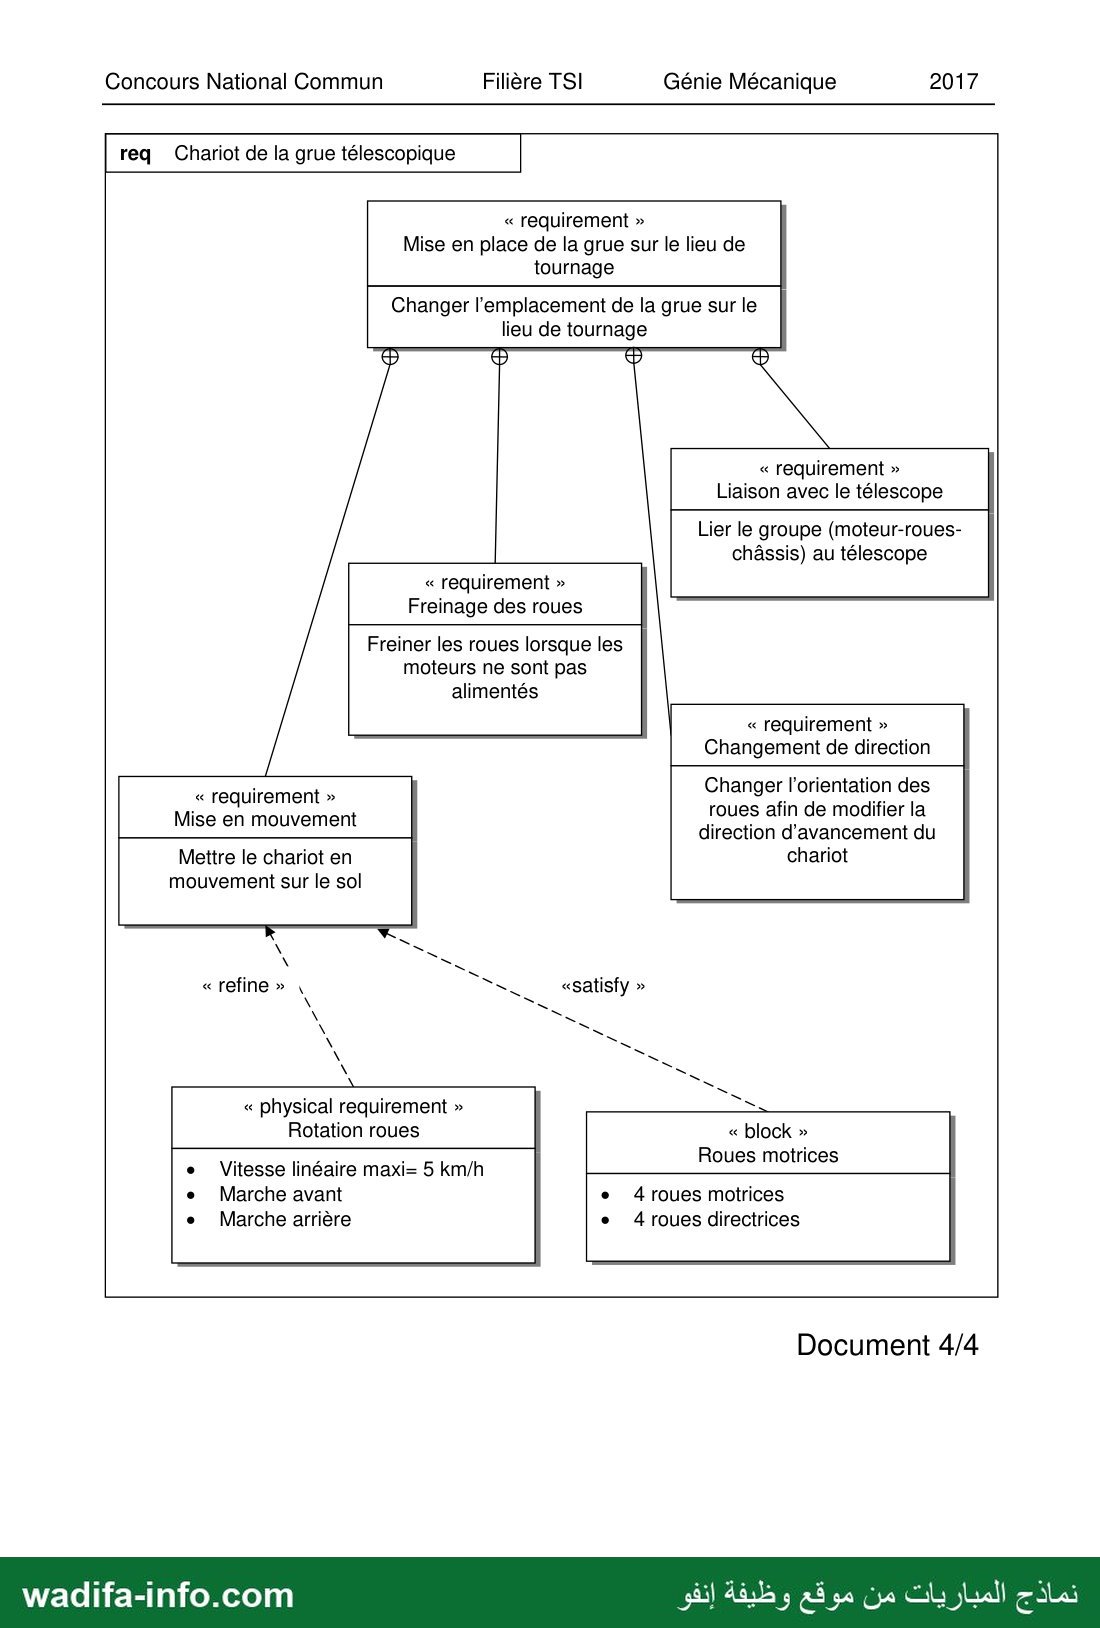
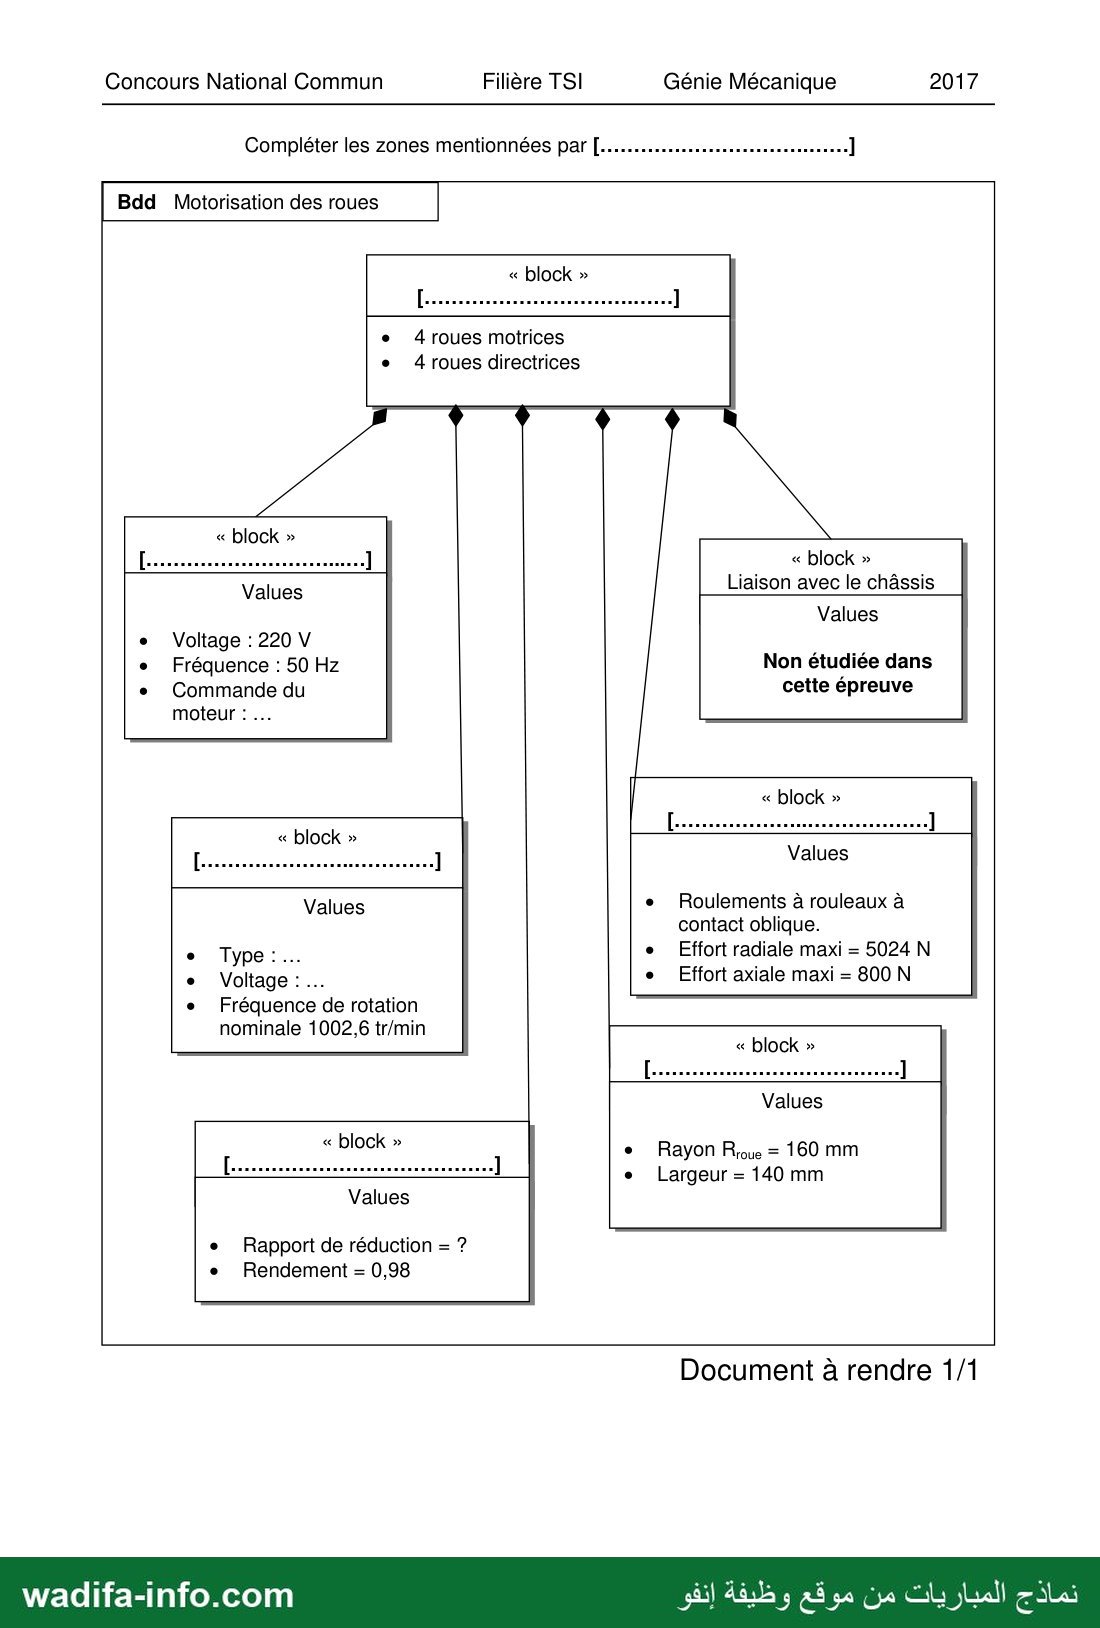
19°- En se basant sur les données de cette partie D et le document 4/4, compléter le
diagramme de définition de blocs sur le document à rendre 1/1.
Page 10/10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Filière TSI Génie Mécanique 2017
Mouvements d'orientation Tronçoni 14]
de la grue commandés Tronçon (T3)
manuellement Troncon( T2 ;
par le machiniste con T2) Caméra(5)
Poignée utilisée Tronçon (T1
par le machiniste are
pour commander 4
la position |
du telescope « 77
حر DÉTAIL 8
ECHELLE 1 : 25
Roue orientable
Contrepoids(6)
DETAIL A
ECHELLE 1 : 25
Galets de
guidage du
contrepoids Mouvements d'orientation
sur des rails de la caméra
par motoréducteurs
commandés à distance
par le caméraman
Rail
Câbles pour
commander le
déplacement
du contrepoids(6) Document 1/4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Filière TSI Génie Mécanique 2017
Câbles
d'entrainement
du contrepoids(6)
Contrepoids(6)
3
Télescope en Télescope en Télescope en
position sortie position position
rentrée
intermédiaire
Moteur
électrique
Contrepoids(6)
Tronçon (T1)
Le contrepoids (6) est éloigné de
l'axe à chape.
Télescope en position intermédiaire:
Le contrepoids (6) est en position
intermédiaire par rapport à l'axe à
chape.
Télescope en position rentrée:
Le contrepoids (6) est proche de
l'axe à chape.
Document 2/4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Filière TSI Génie Mécanique 2017
Tronçon (T4) ; 0
ronçon
Tronçon (T3)
Tronçon (T3)
DÉTAIL B
ECHELLE 1 : 15
DÉTAIL A
ECHELLE 1 : 15
Deux rails
reposant
sur quatre
galets
Quatre galets
roulant sur
quatre rails
Document 3/4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Filière TSI Génie Mécanique 2017
req Chariot de la grue télescopique
« requirement »
Mise en place de la grue sur le lieu de
tournage
Changer l'emplacement de la grue sur le
lieu de tournage
Ch) ® LA
» requirement »
Liaison avec le télescope
Lier le groupe (moteur-roues-
châssis) au télescope
« requirement »
Freinage des roues
Freiner les roues lorsque les
moteurs ne sont pas
alimentés
« requirement »
Changement de direction
« requirement » Changer l’orientation des
: fin de modifier |
Mise en mouvement rOu és @ ; de modifier la
direction d'avancement du
Mettre le chariot en chariot
mouvement sur le sol
Vitesse linéaire maxi= 5 km/h
Marche avant e 4 roues motrices
Marche arrière e 4 roues directrices
Document 4/4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Génie Mécanique 2017
« block »
Liaison avec le châssis
Values
Non étudiée dans
cette épreuve
« block »
Values
Roulements à rouleaux à
contact oblique.
Effort radiale maxi = 5024 N
Effort axiale maxi = 800 N
« block »
Values
Rayon Roue = 160 mm
Largeur = 140 mm
Document à rendre 1/1
نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière TSI
Compléter les zones mentionnées par [
Bdd Motorisation des roues
« block »
e 4roues motrices
e 4 roues directrices
« block »
Values
Voltage : 220 V
Fréquence : 50 Hz
Commande du
moteur : …
« block »
Values
Type : …
Voltage : …
Fréquence de rotation
nominale 1002,6 tr/min
« block »
Values
e Rapport de réduction = +
Rendement = 0,98
wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de Génie Mécanique du Concours National Commun (CNC), filière TSI, session 2017 : étude d'une grue télescopique de prise de vue cinéma. Temps conseillé : 3 heures, calculatrice autorisée. Quatre parties indépendantes : A – position et mise en mouvement du contrepoids, B – effort du machiniste (dynamique 3D), C – déformation du télescope (RDM), D – roue motrice du chariot (trains d'engrenages et SysML). Voici une correction proposée.
💡 Plusieurs résultats intermédiaires sont donnés dans l'énoncé (m6 = 923 kg, Jéq = 1,41·10⁻² kg·m², IGz = 8·10⁸ mm⁴) : retrouvez-les pour vérifier votre démarche, puis utilisez-les pour la suite même si votre calcul a échoué.
Partie A – Position du contrepoids et sa mise en mouvement
1° – Masse du contrepoids
GS = O impose Σ mixi = 0, avec x1 = 0. En position sortie :
m6 = −(m2x2 + m3x3 + m4x4 + m5x5)/x6
A.N. : m6 = (70 × 2,45 + 60 × 5,13 + 50 × 7,81 + 100 × 9,75)/2 = (171,5 + 307,8 + 390,5 + 975)/2 = 1 844,8/2 ≈ 922,4 kg (arrondi à 923 kg dans la suite de l'énoncé).
2° – Position du contrepoids, télescope rentré
x6 = −(m2x2 + m3x3 + m4x4 + m5x5)/m6
A.N. : x6 = −(70 × 0,05 + 60 × 0,33 + 50 × 0,61 + 100 × 2,55)/923 = −(3,5 + 19,8 + 30,5 + 255)/923 = −308,8/923 ≈ −0,335 m.
3° – Vitesse V6
Roue et vis sans fin : ω8 = ωm·Z7/Z8 = (4/58)ωm. La poulie 10 fait partie de la même pièce que 8, et le câble ne glisse pas :
V6 = R10·(Z7/Z8)·ωm = 0,026 × 4/58 × ωm ≈ 1,793·10⁻³ ωm (m/s).
4° – Vitesse V2
V2 = R9·(Z7/Z8)·ωm = 0,0375 × 4/58 × ωm ≈ 2,586·10⁻³ ωm (m/s), en sens opposé à V6.
5° – Énergie cinétique de (E)/(T1)
Tous les solides de (E) sont en translation par rapport à T1 :
T(E/T1) = ½(m6V6² + m2V2² + m3V3² + m4V4² + m5V5²)
Avec V5 = V4 = 3V2 et V3 = 2V2 : T = ½[m6V6² + (m2 + 4m3 + 9m4 + 9m5)V2²].
6° – En fonction de ωm
Avec k = Z7/Z8 = 4/58 :
T(E/T1) = ½ k²[m6R10² + (m2 + 4m3 + 9m4 + 9m5)R9²]·ωm²
7° – Inertie équivalente ramenée à l'arbre moteur
Jéq = (Z7/Z8)²[m6R10² + (m2 + 4m3 + 9m4 + 9m5)R9²]
A.N. : m6(kR10)² = 923 × (1,793·10⁻³)² ≈ 2,97·10⁻³ ; (70 + 240 + 450 + 900)(kR9)² = 1 660 × (2,586·10⁻³)² ≈ 1,110·10⁻².
Jéq ≈ 1,41·10⁻² kg·m² (valeur de l'énoncé).
8° – Théorème de l'énergie-puissance, couple moteur
dT/dt = Jéqωm·dωm/dt. Puissances : moteur Cmωm ; pertes −μωm² ; pesanteur nulle (T1 horizontal, translations horizontales).
Jéqωm(dωm/dt) = Cmωm − μωm², d'où Cm = Jéq·dωm/dt + μ·ωm.
A.N. : Cm = 1,41·10⁻² × 194,62 + 0,38·10⁻³ × 257,77 ≈ 2,744 + 0,098 ≈ 2,84 N·m.
Partie B – Effort exercé par le machiniste
Changements de base (figure 5) : y0 = sinφ x + cosφ y. Vecteur rotation : Ω(W/0) = θ̇y0 + φ̇z = θ̇ sinφ x + θ̇ cosφ y + φ̇ z.
9° – Principe fondamental de la dynamique
GW = O est fixe, donc on écrit le théorème du moment dynamique en O.
- Moment cinétique : σ(O) = I(O)·Ω = Bθ̇ cosφ y + Bφ̇ z (le terme sur x est nul car le moment d'inertie suivant x est nul).
- Dérivées : dy/dt = Ω ∧ y = θ̇ sinφ z − φ̇ x ; dz/dt = Ω ∧ z = θ̇ cosφ x − θ̇ sinφ y.
- Moment dynamique : δ(O) = B(θ̈ cosφ − 2θ̇φ̇ sinφ) y + B(φ̈ + θ̇² sinφ cosφ) z (la composante sur x s'annule).
Moments en O des actions extérieures : liaison rotule à doigt Lx ; pesanteur nulle (GW = O) ; machiniste en K : OK ∧ F = −hx ∧ (Fyy + Fzz) = hFz y − hFy z.
Par projection : sur x, L = 0 ; sur y et z :
Fz = (B/h)(θ̈ cosφ − 2θ̇φ̇ sinφ) et Fy = −(B/h)(φ̈ + θ̇² sinφ cosφ)
(Le théorème de la résultante donne les composantes X, Y, Z de la liaison, inutiles ici.)
10° – Effort du machiniste
B/h = 37 637/3 ≈ 12 546 kg·m.
- Début d'accélération (φ = 0, vitesses nulles) : Fz = 12 546 × 0,0157 ≈ 197 N ; Fy = −12 546 × 0,0078 ≈ −98 N.
‖F‖ = √(197² + 98²) ≈ 220 N. - Début de décélération (φ = π/4, cosφ = sinφ = 0,707) :
Fz = 12 546 × (−0,0157 × 0,707 − 2 × 0,078 × 0,0392 × 0,707) = 12 546 × (−0,01110 − 0,00432) ≈ −194 N ;
Fy = −12 546 × (−0,0078 + 0,078² × 0,5) = −12 546 × (−0,00476) ≈ +60 N.
‖F‖ = √(194² + 60²) ≈ 203 N.
Le résultat ne dépend pas de θ. Un effort de l'ordre de 200 N reste acceptable pour une manœuvre manuelle, et c'est le contrepoids qui rend cela possible.
Partie C – Déformation du télescope
11° – Action du bâti en O
Équilibre de la poutre : résultante (Q0L + P5)y. Moment en O des charges : −(Q0L²/2 + P5L)z.
{bâti → poutre}O = {(Q0L + P5) y ; (Q0L²/2 + P5L) z}
Avec les données de la question 14 (Q0 = 181 N/m, P5 = 981 N, L = 9,75 m) : ≈ 2 746 N et ≈ 18 168 N·m.
12° – Torseur de cohésion en G (0 ≤ x ≤ L)
Convention retenue : action de la partie droite (x' > x) sur la partie gauche, égale à la somme des actions extérieures appliquées à la partie droite. La partie droite porte la charge −Q0(L − x)y, de centre à (L − x)/2 de G, et −P5y à (L − x) de G :
{τcoh}G = { −[Q0(L − x) + P5] y ; −[Q0(L − x)²/2 + P5(L − x)] z }
Soit N = 0, Ty = −[Q0(L − x) + P5] et Mfz = −[Q0(L − x)²/2 + P5(L − x)]. Avec la convention inverse (partie gauche sur partie droite), tous les signes changent. Contrôle en x = 0 : on retrouve l'opposé du torseur de la question 11.
13° – Moment quadratique IGz
Section rectangulaire creuse : rectangle extérieur a × b moins rectangle intérieur (a − 2e) × (b − 2D) :
IGz = [a·b³ − (a − 2e)(b − 2D)³]/12
A.N. : [260 × 380³ − 210 × 280³]/12 = [14 266,72 − 4 609,92]·10⁶/12 ≈ 8,05·10⁸ mm⁴ (on prend 8·10⁸ mm⁴).
14° – Flèche en G5
En x = L : Y(L) = (1/EIGz){Q0L⁴/24 + P5L³/6 − Q0L⁴/6 − P5L³/2}, d'où
Y(L) = −[Q0L⁴/(8EIGz) + P5L³/(3EIGz)]
A.N. : EIGz = 7·10¹⁰ Pa × 8·10⁻⁴ m⁴ = 5,6·10⁷ N·m² ; P5 = 100 × 9,81 = 981 N.
Q0L⁴/8 = 181 × 9 036,88/8 ≈ 204 459 ; P5L³/3 = 981 × 926,86/3 ≈ 303 083.
Y(L) = −507 542/5,6·10⁷ ≈ −9,06·10⁻³ m, soit une flèche d'environ 9,1 mm vers le bas.
Partie D – Roue motrice du chariot
15° – Premier étage (train épicycloïdal), Willis
Planétaire 1 (Z1 = 18), satellite 2 (Z2 = 21), couronne 3 fixe (Z3 = 60), porte-satellite 4. Contrôle de coaxialité : Z3 = Z1 + 2Z2 = 60. Formule de Willis :
(ω3 − ω4)/(ω1 − ω4) = (−Z1/Z2)(Z2/Z3) = −Z1/Z3. Avec ω3 = 0 :
ω4/ω1 = Z1/(Z1 + Z3) = 18/78 = 3/13 ≈ 0,231
16° – Second étage (train à axes fixes)
Le pignon 5 tourne sur un axe lié au carter, fixe. 4 → 5 : engrènement extérieur ; 5 → 6 : denture intérieure. Contrôle : Z6 = Z4 + 2Z5 = 74.
ω6/ω4 = (−Z4/Z5)(Z5/Z6) = −Z4/Z6 = −24/74 ≈ −0,324 (le pignon 5 n'intervient que sur le sens de rotation).
17° – Rapport global
ω6/ω1 = −(Z1Z4)/[(Z1 + Z3)Z6] = −(3/13)(12/37) = −36/481 ≈ −0,0748
|ω6| = 105 × 36/481 ≈ 7,86 rad/s.
18° – Vitesse d'avance du chariot
Roulement sans glissement : V = Rroue·|ω6| = 0,16 × 7,86 ≈ 1,26 m/s, soit V ≈ 4,5 km/h. C'est conforme à l'exigence « vitesse linéaire maxi = 5 km/h » du document 4/4.
19° – Diagramme de définition de blocs (document à rendre)
- Bloc principal (composé) : Roues motrices (4 roues motrices, 4 roues directrices), d'après le bloc « Roues motrices » du document 4/4.
- Bloc « Voltage 220 V, 50 Hz » : Alimentation électrique (source d'énergie). Commande du moteur : par variateur ou télécommande permettant la marche avant / marche arrière exigée par le document 4/4 (réponse probable, l'énoncé ne précise pas l'organe).
- Bloc « Type, voltage, 1 002,6 tr/min » : Moteur. Type : moteur électrique (réponse probable, l'alimentation étant en 220 V / 50 Hz) ; voltage : 220 V. Contrôle : 105 rad/s × 60/(2π) ≈ 1 002,7 tr/min, c'est bien la vitesse ω1 de la question 17.
- Bloc « Rapport de réduction, rendement 0,98 » : Réducteur (train épicycloïdal + train à axes fixes). Rapport de réduction = 36/481 ≈ 0,0748 (≈ 1/13,4).
- Bloc « Roulements à rouleaux à contact oblique, efforts maxi » : Guidage en rotation de la roue (paliers).
- Bloc « Rroue = 160 mm, largeur 140 mm » : Roue (jante + pneu).
- Bloc « Liaison avec le châssis » : déjà renseigné (non étudié).
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1794/نموذج-المباراة-الوطنية-المشتركة-CNC-2017-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
