
نموذج المباراة الوطنية المشتركة CNC 2016: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1793/نموذج-المباراة-الوطنية-المشتركة-CNC-2016-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2016)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- التكنولوجيا والعلوم الصناعية - الهندسة الميكانيكية
- الدورة
- 2016
- عدد الصفحات
- 22
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CNC Session 2016 Filière : TSI GÉNIE MÉCANIQUE
SYSTEME DE DISTRIBUTION
AUTOMATIQUE
DE BARRES : DISTRIBAR
Présentation du système:
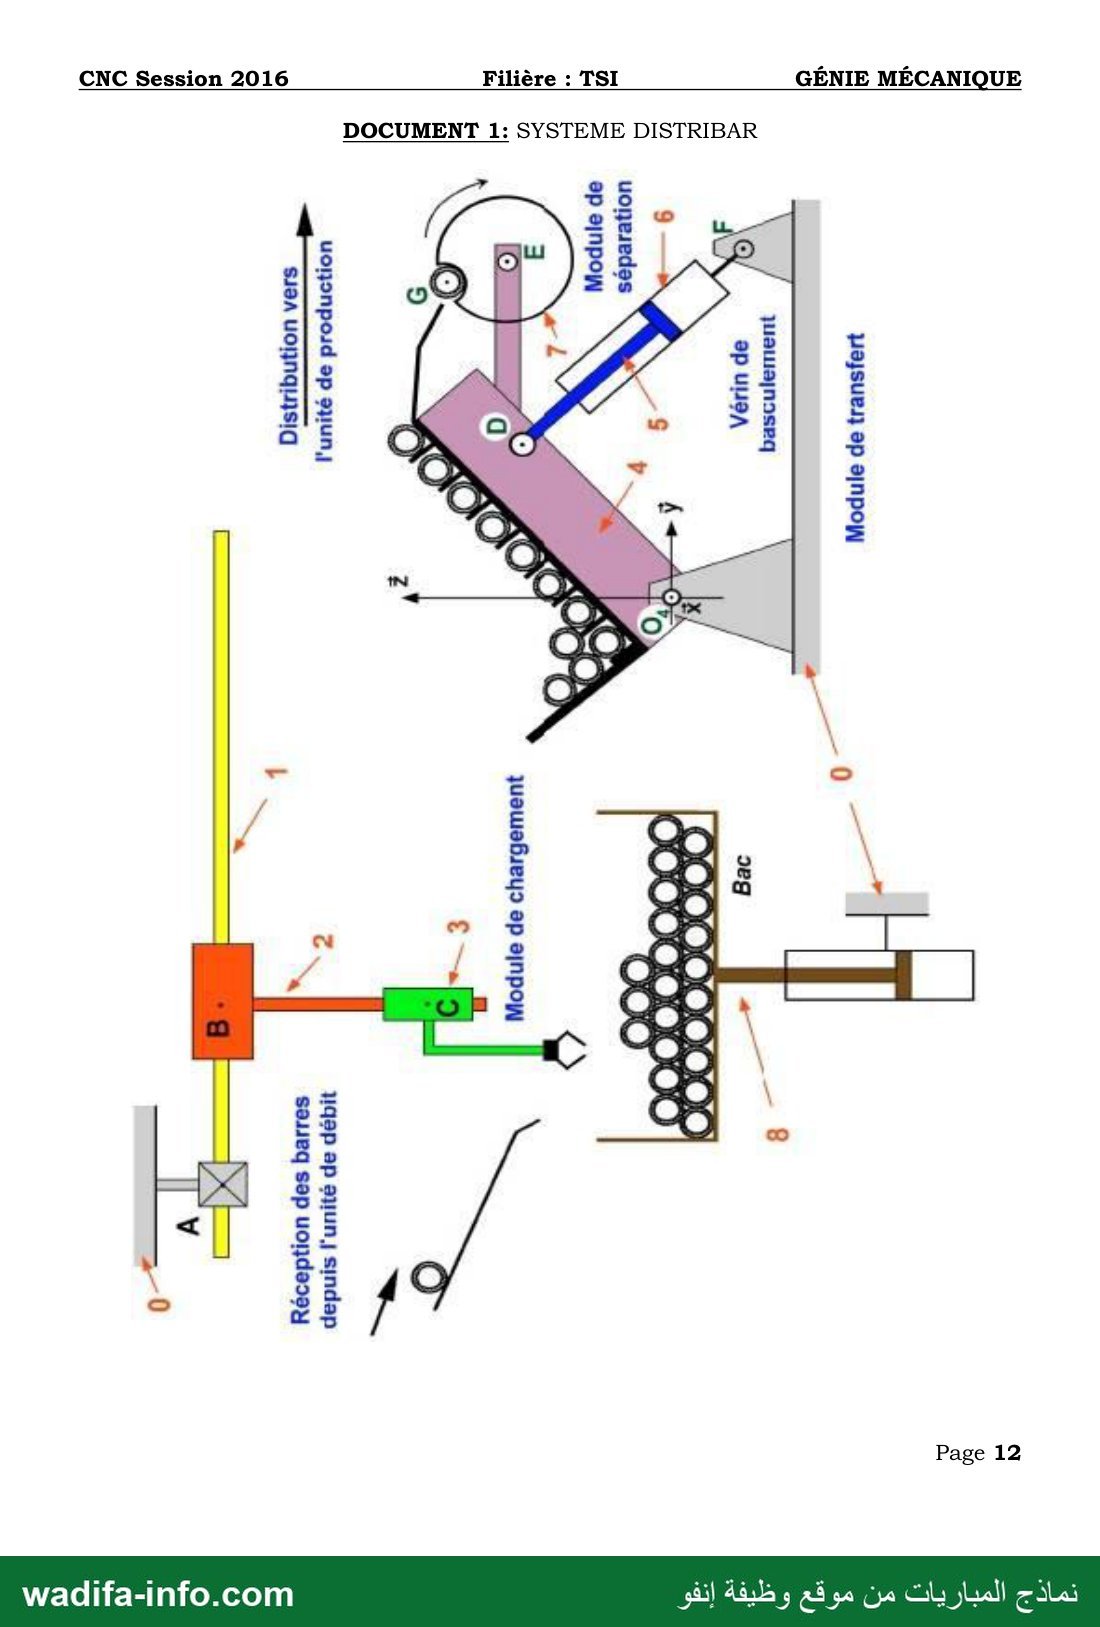
Le rôle de ce dispositif automatisé, est de stocker, séparer et distribuer en familles de
pièces des barres ou des tubes entrant dans la fabrication de radiateurs de chauffage
central. Ces barres ou tubes, de divers matériaux, sont de diamètre compris entre 10
mm et 60 mm et de longueur comprise entre 200 mm et 1200 mm.
Placé entre une unité de débit et une unité de production, ce système de distribution
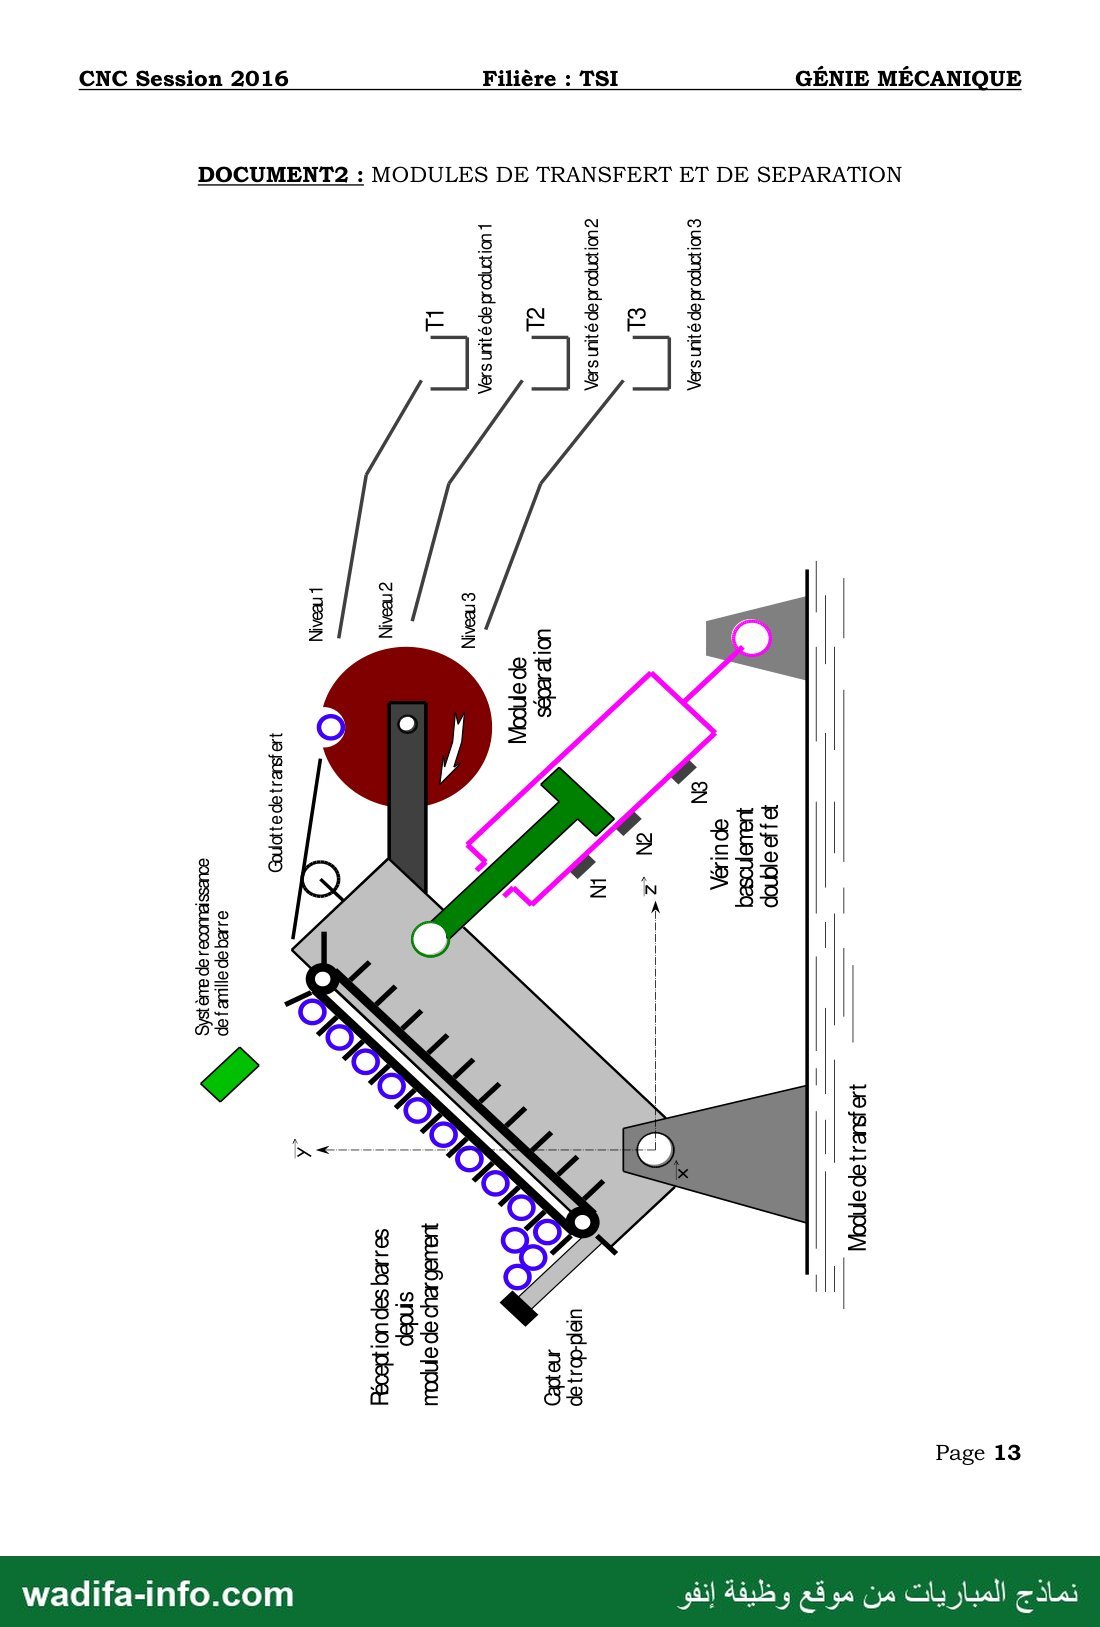
de barres comprend trois modules : (voir documents 1, 2 et 3 pages : 12,13 et 14).
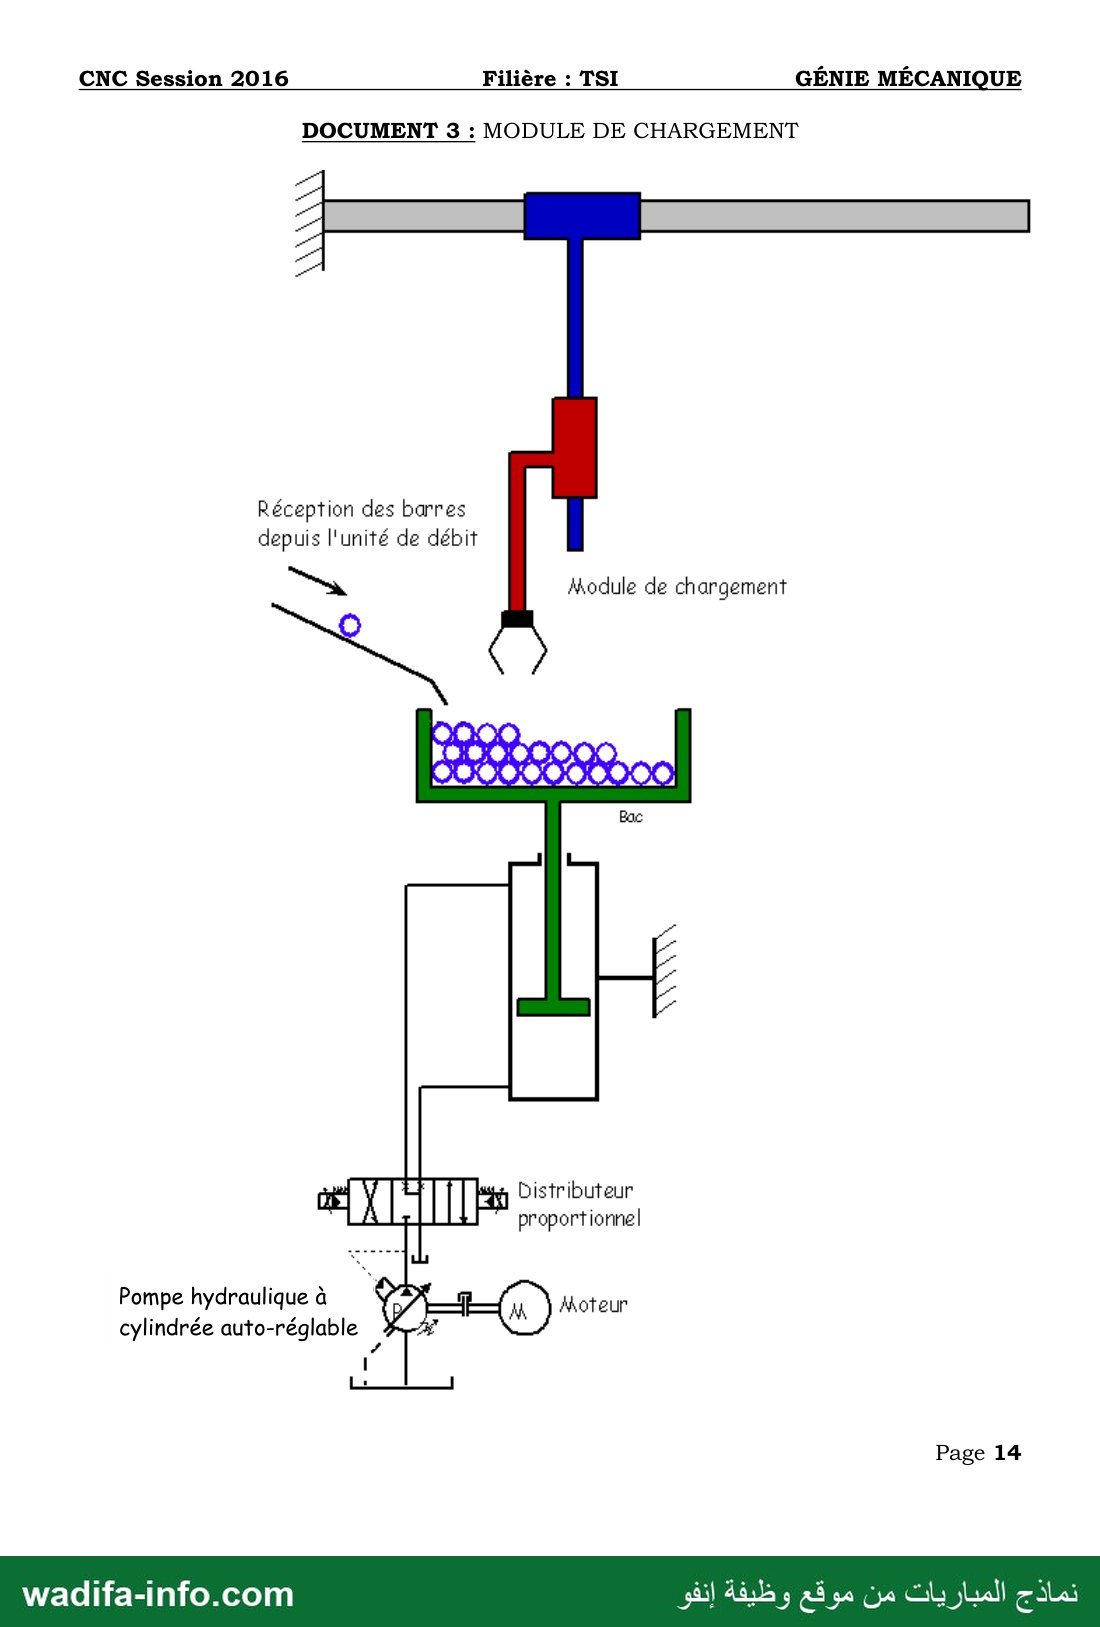
- un MODULE DE CHARGEMENT composé d'un bac tampon recevant les barres
ou tubes de l'unité de débit et d'un manipulateur transférant les barres depuis le
bac jusque sur le module de transfert.
- un MODULE DE TRANSFERT ayant pour rôle de transférer les barres jusqu'au
module de séparation.
- un MODULE DE SEPARATION qui fournit les barres une à une au processus de
production à l'aide d'un plateau à encoche, et ce, à la cadence de fonctionnement
demandée.
Afin d'alimenter plusieurs unités de production situées à des hauteurs différentes,
l'ensemble formé par le MODULE DE TRANSFERT et le MODULE DE SEPARATION
peut basculer autour de l'axe X.
Cet ensemble est contrôlé par un automate programmé en logique séquentielle.
Le sujet comporte 6 parties d’étude pouvant être traitées indépendamment.
e PartieI: étude comportementale et structurelle du système DISTRIBAR.
e Partie II : cinématique graphique des modules de transfert et de séparation.
e Partie III : étude de la résistance de l’axe n°9.
e Partie IV : étude cinématique et dynamique de la pompe à pistons axiaux
e Partie V : étude de la durée de vie des roulements à billes.
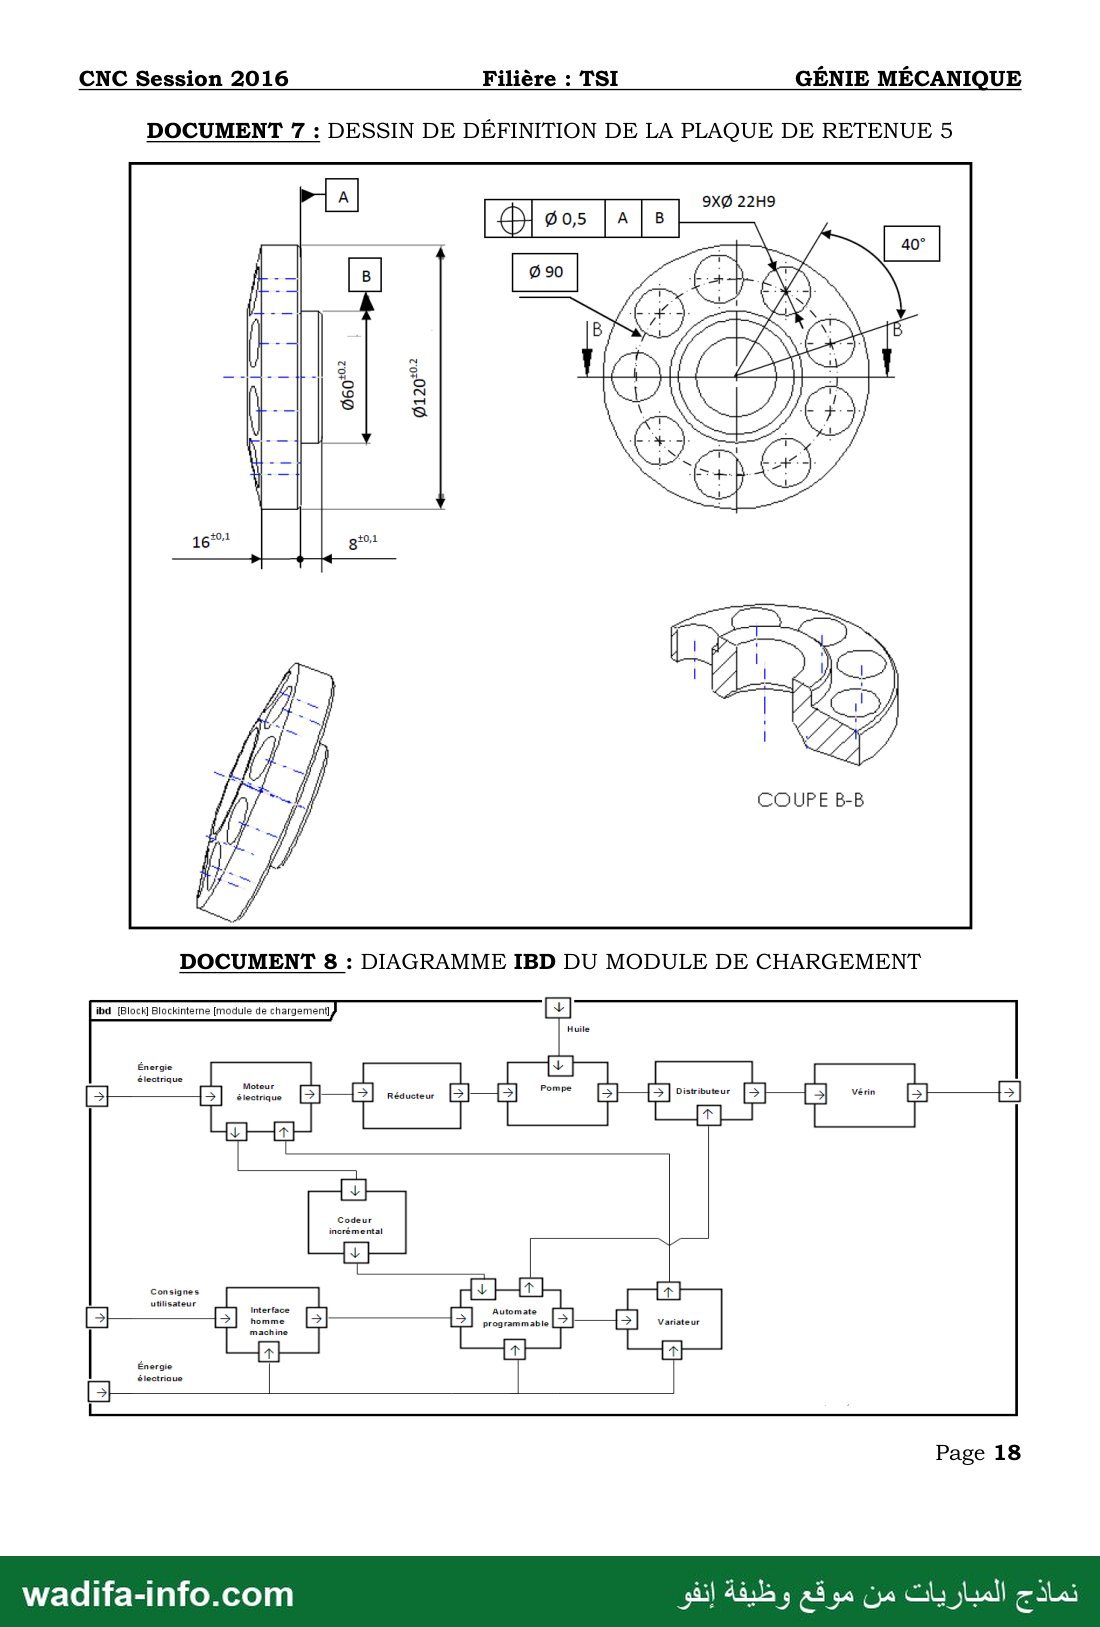
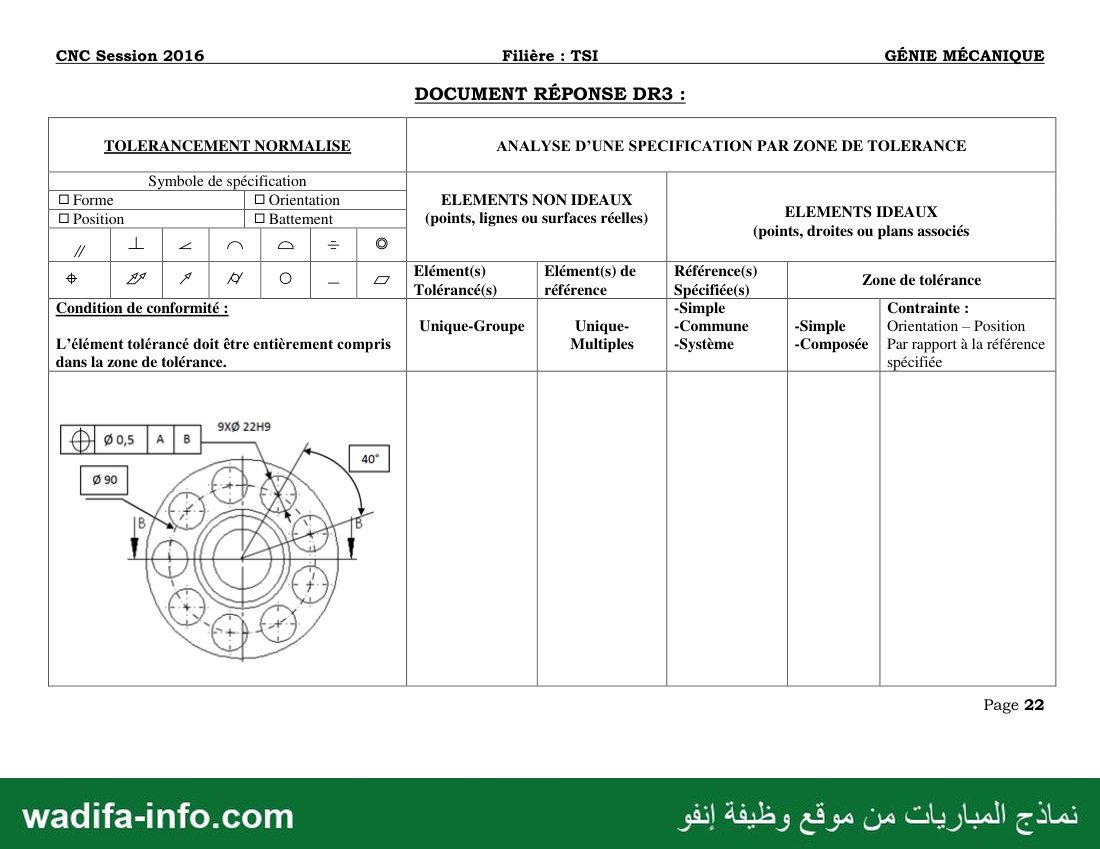
e Partie VI : analyse d’une spécification géométrique de la plaque de retenue 5.
Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
Partie I. Étude comportementale et structurelle :
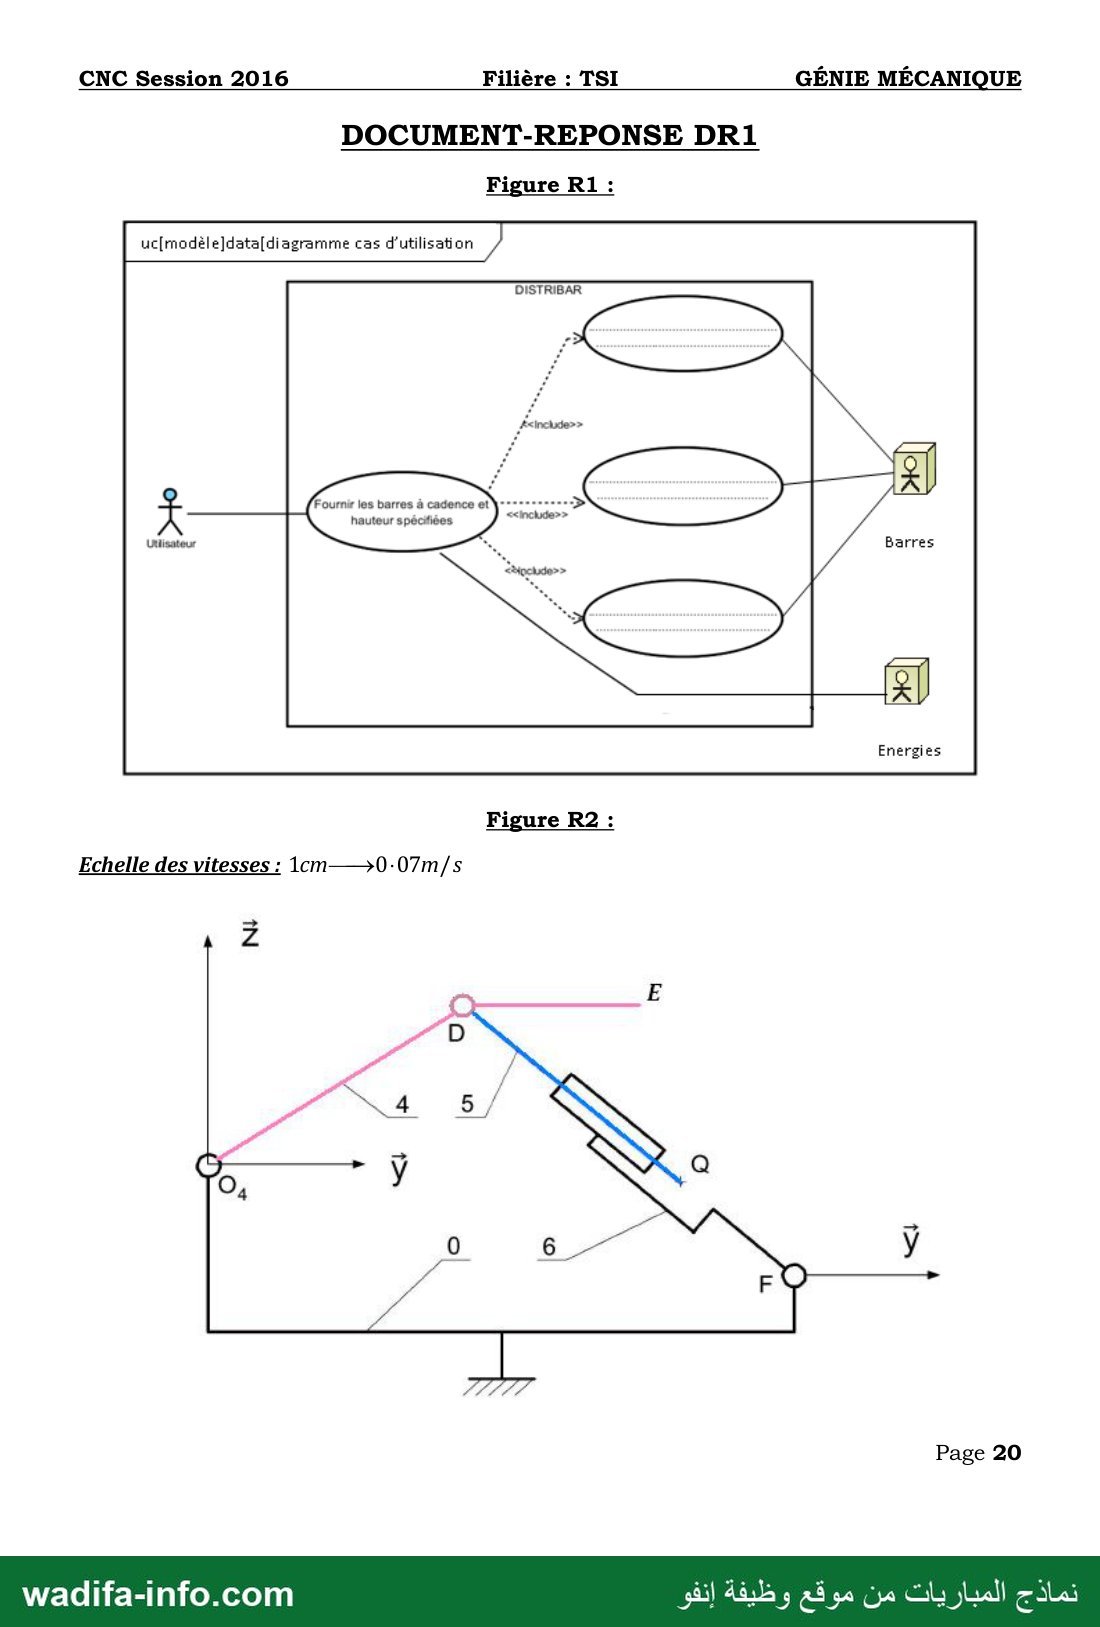
015 Sur le document réponse DRI1 (Figure 11, page 20), compléter le
diagramme des cas d’utilisation du système Distribar.
On donne le diagramme de définition de blocs internes du module de chargement
(Document 8 page18) .
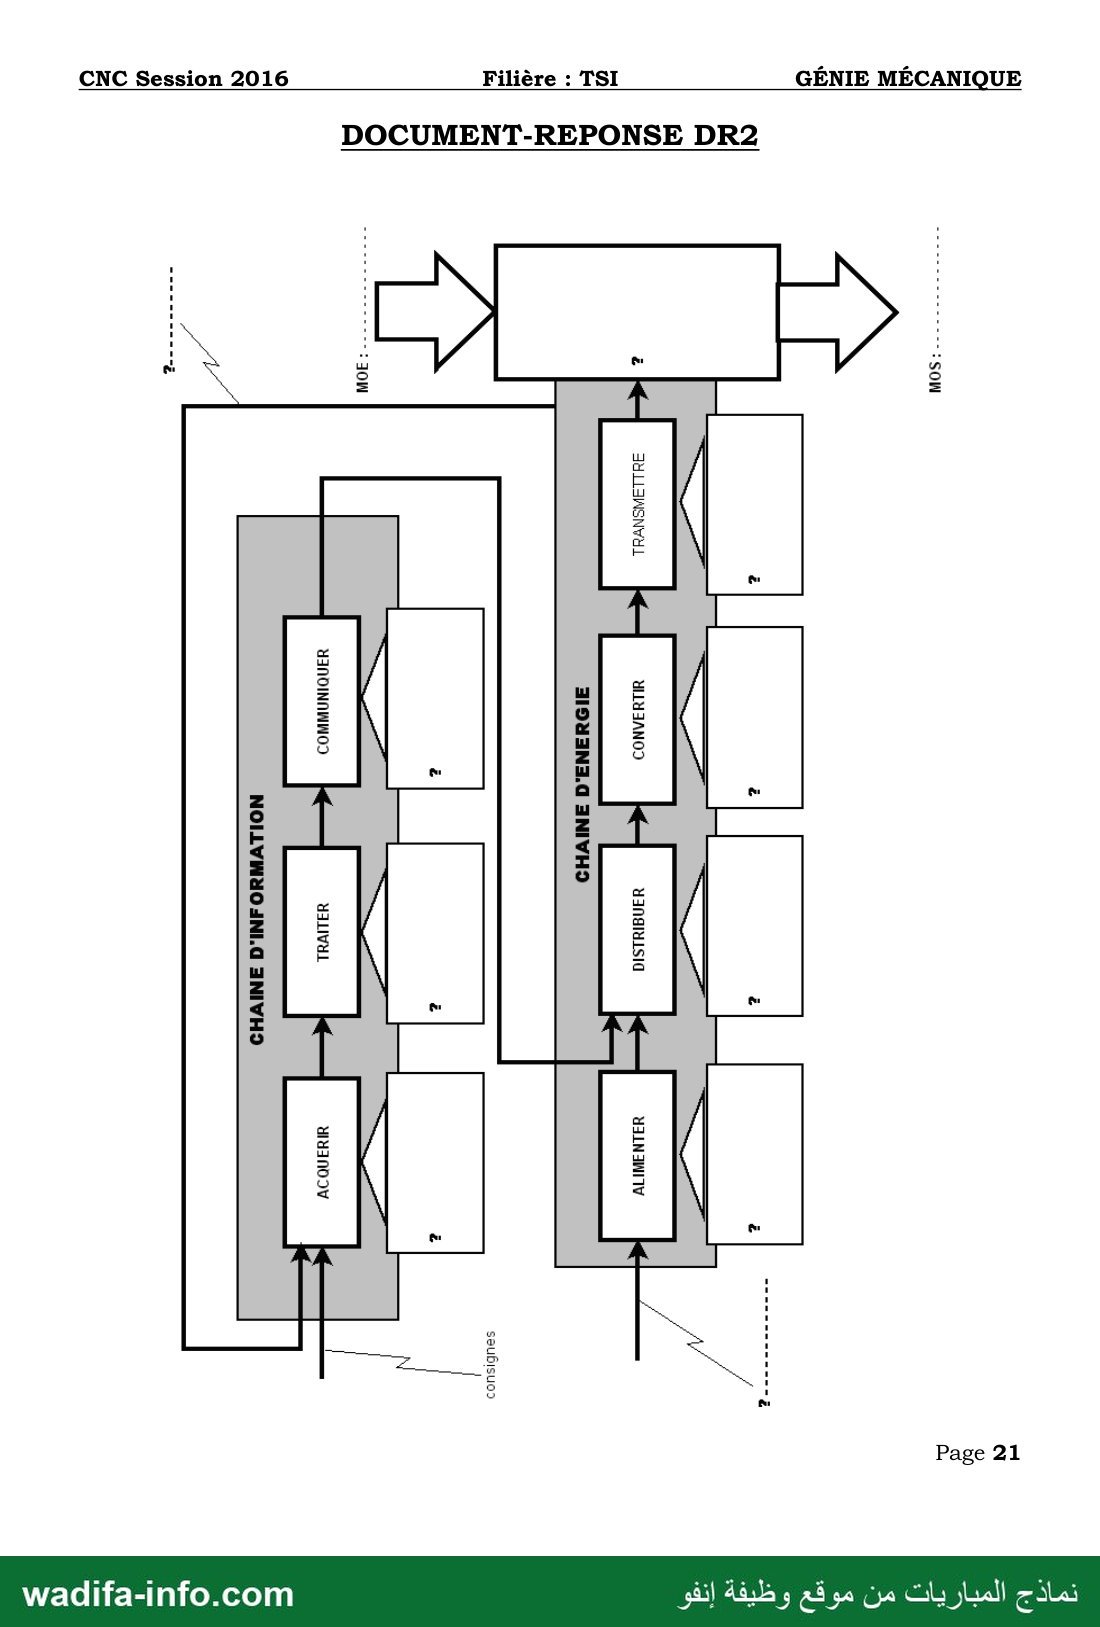
02 Sur le document réponse DR2 (page 21), compléter le diagramme
représentant l'architecture de la chaîne d’information et de la chaîne d’énergie
du module de chargement.
Partie II. Étude cinématique de l’ensemble module de transfert et module de
séparation :
Objectif : Déterminer, graphiquement, la vitesse du point E
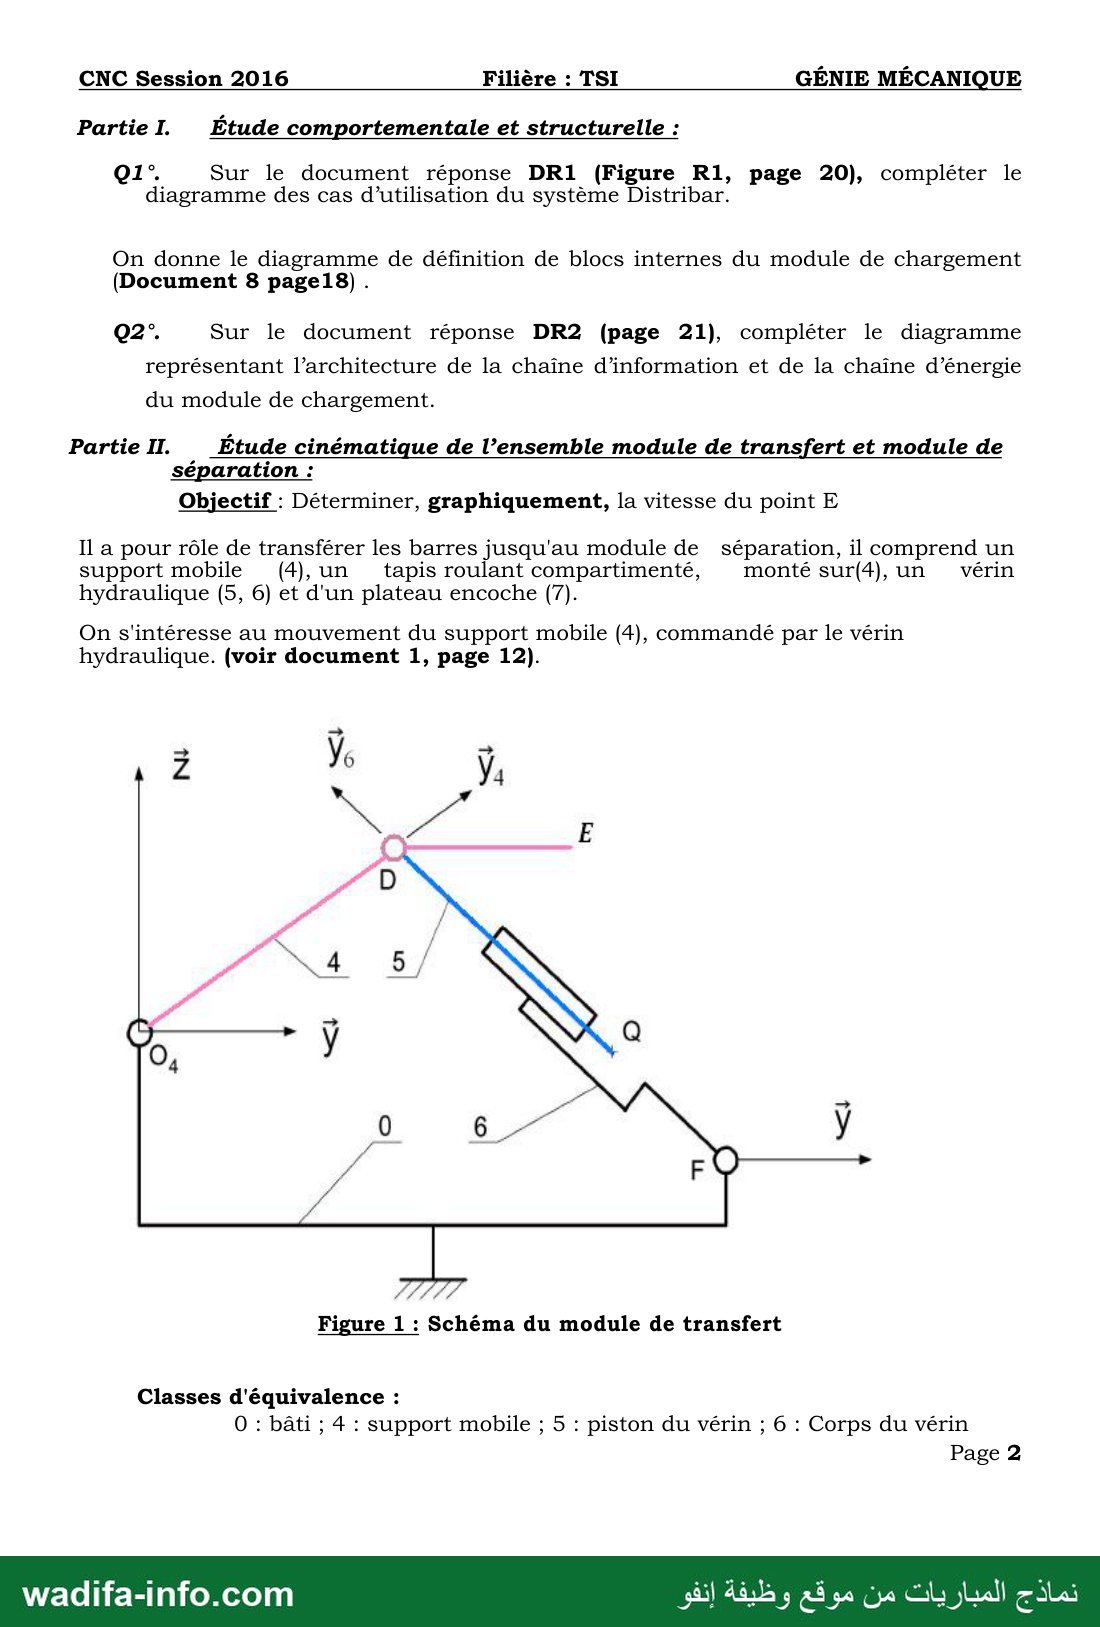
Il a pour rôle de transférer les barres jusqu'au module de séparation, il comprend un
support mobile (4)},un tapis roulant compartimenté, monté sur(4),un — vérin
hydraulique (5, 6) et d'un plateau encoche (7).
On s'intéresse au mouvement du support mobile (4), commandé par le vérin
hydraulique. (voir document 1, page 12).
7 ملا
Figure 1 : Schéma du module de transfert
Classes d'équivalence :
O : bâti ; 4 : support mobile ; 5 : piston du vérin ; 6 : Corps du vérin
Page 2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
Définition des liaisons :
# Liaison [4/0] : liaison pivot d'axe(0,,x) ;
# Liaison [4/5] : liaison pivot d'axe (D,x) ;
# Liaison [5/6] : liaison pivot glissant de direction Ve = Ve ;
# Liaison [6/0] : liaison pivot d'axe(F,x) ;
Remarque : aux solides (5) et (6) sont attachés deux repères, avec FD dirigé par
ول ولا
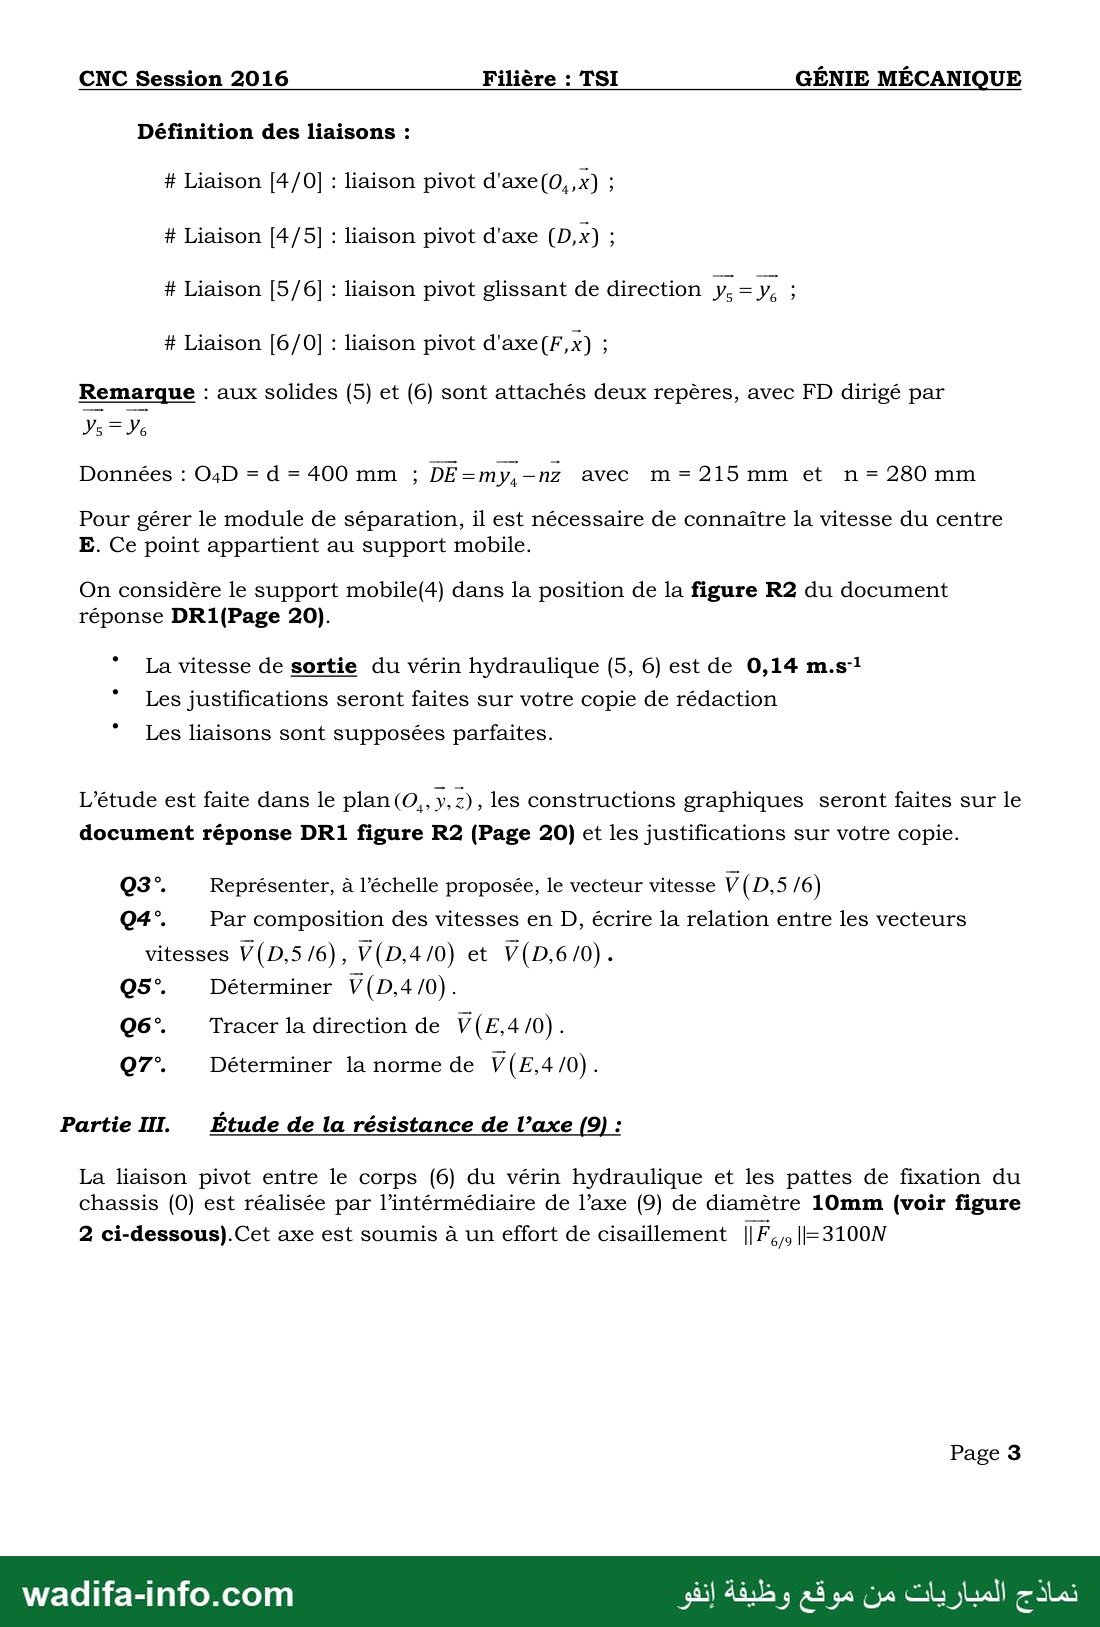
Données : O4D = d = 400 mm ; DE=my,-nz avec m=215 mm et n = 280 mm
Pour gérer le module de séparation, il est nécessaire de connaître la vitesse du centre
E. Ce point appartient au support mobile.
On considère le support mobile(4) dans la position de la figure R2 du document
réponse DR1(Page 20).
La vitesse de sortie du vérin hydraulique (5, 6) est de 0,14 1
Les justifications seront faites sur votre copie de rédaction
Les liaisons sont supposées parfaites.
L’étude est faite dans le plan (O,, y,z), les constructions graphiques seront faites sur le
document réponse DR1 figure R2 (Page 20) et les justifications sur votre copie.
Q3°. Représenter, à l’échelle proposée, le vecteur vitesse V (D,5/6)
Q4°. Par composition des vitesses en D, écrire la relation entre les vecteurs
vitesses V(D,5/6), V(D,4/0) et V(D,6/0).
Q5°. Déterminer V (D,4/0).
Q6° Tracer la direction de V(E,4/0).
Q7°. Déterminer la norme de V (E,4/0).
Partie III. Étude de la résistance de l’axe (9) :
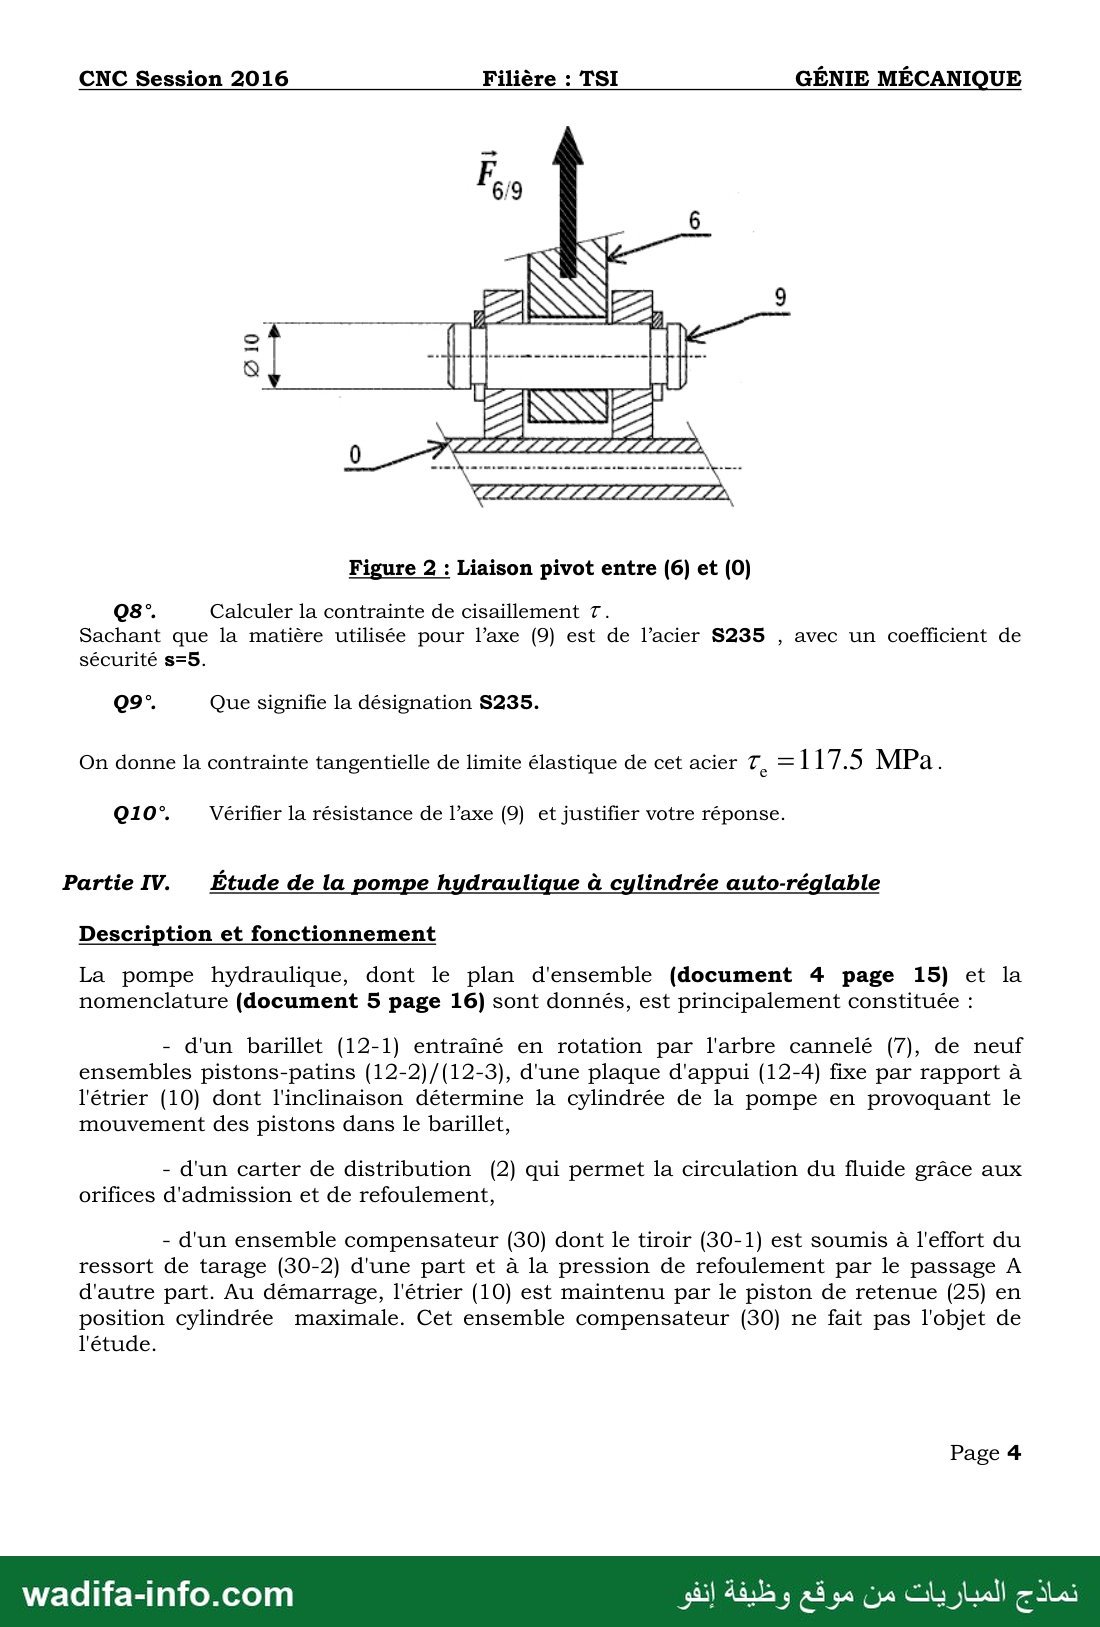
La liaison pivot entre le corps (6) du vérin hydraulique et les pattes de fixation du
chassis (0) est réalisée par l’intérmédiaire de l’axe (9) de diamètre 10mm (voir figure
2 ci-dessous).Cet axe est soumis à un effort de cisaillement ||F4/9|H3100N
Page 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
Figure 2 : Liaison pivot entre (6) et (0)
085 Calculer la contrainte de cisaillement 7.
Sachant que la matière utilisée pour l’axe (9) est de l’acier S235 , avec un coefficient de
sécurité s=5.
099 Que signifie la désignation 8235.
On donne la contrainte tangentielle de limite élastique de cet acier 7. = 117.5 MPa.
0109 Vérifier la résistance de l’axe (9) et justifier votre réponse.
Partie IV. Étude de la pompe hydraulique à cylindrée auto-réglable
Description et fonctionnement
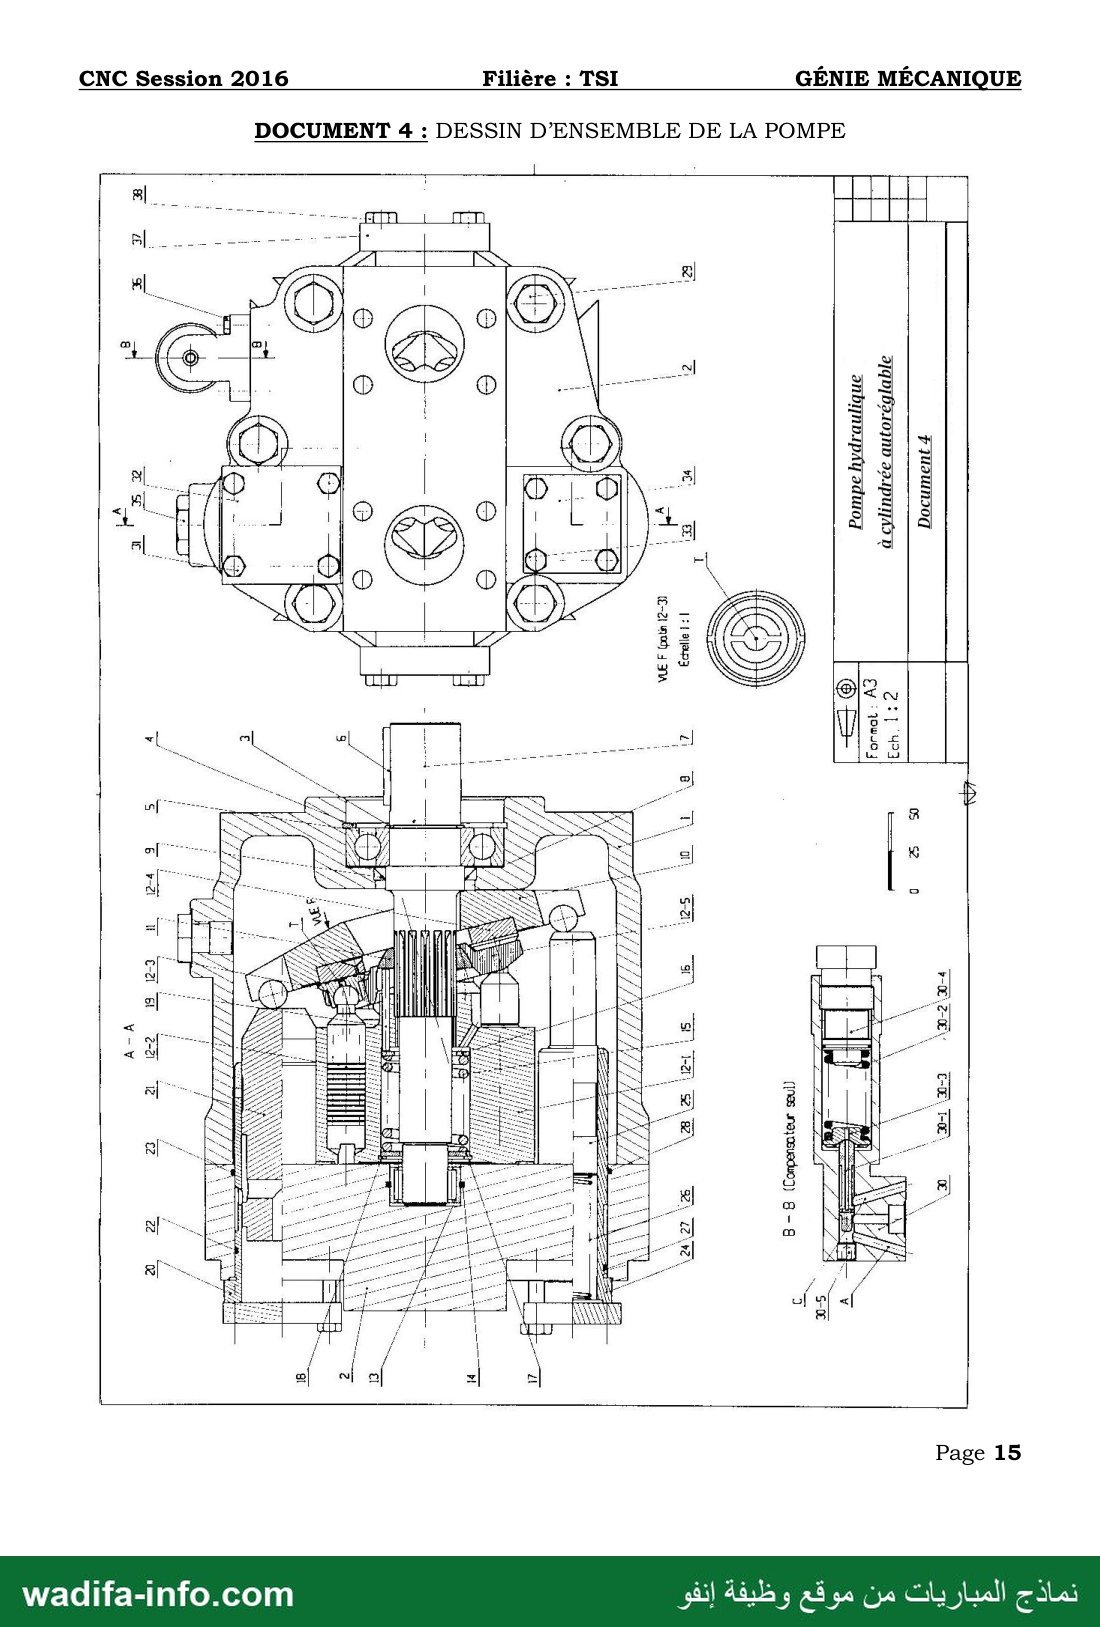
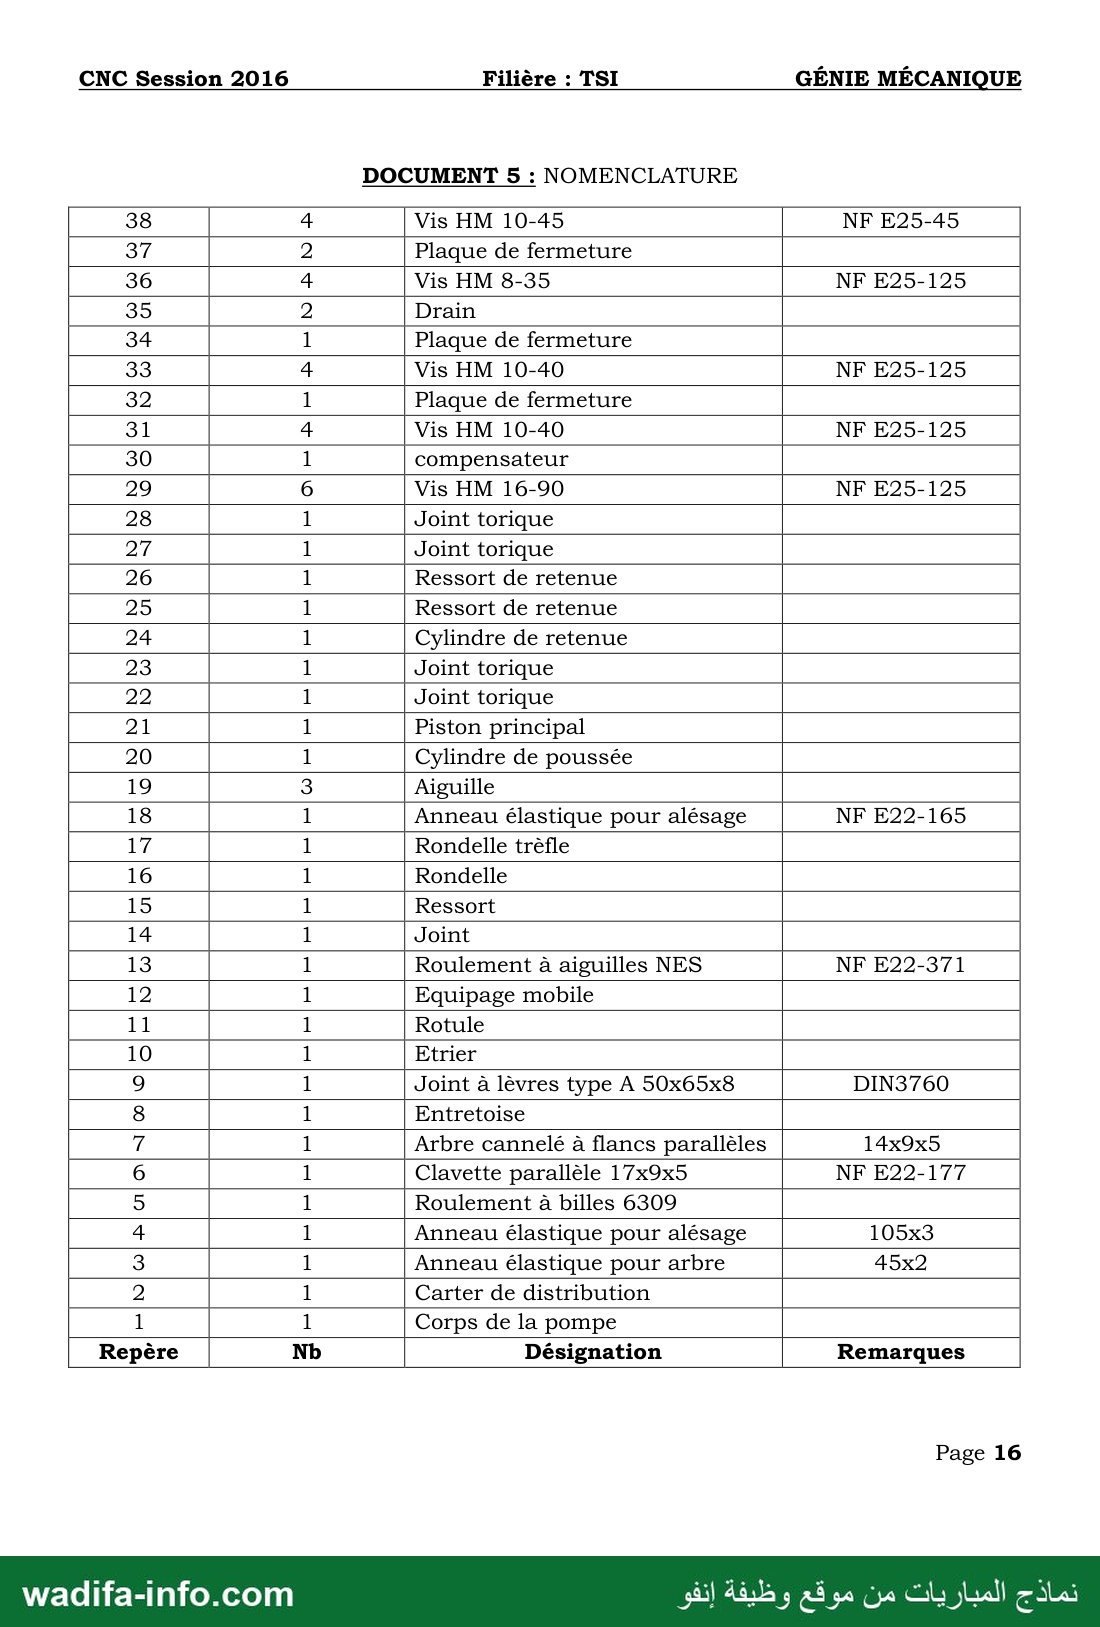
La pompe hydraulique, dont le plan d'ensemble (document 4 page 15) et la
nomenclature (document 5 page 16) sont donnés, est principalement constituée :
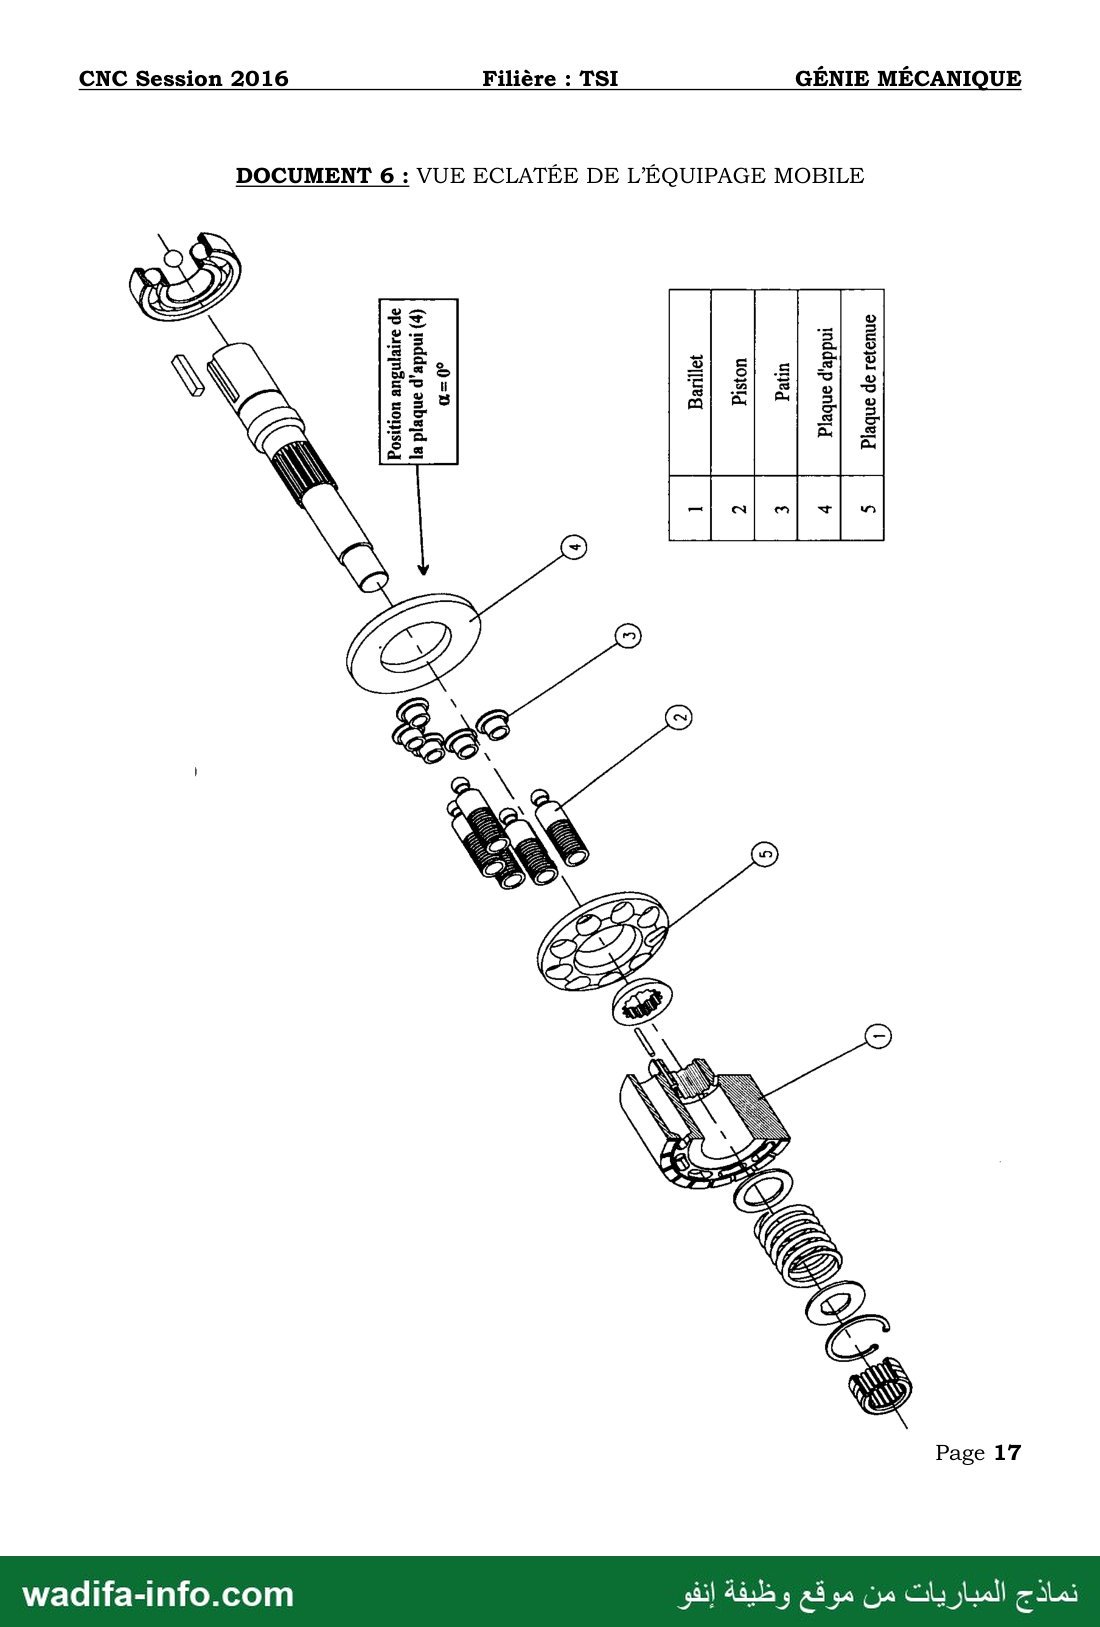
- d'un barillet (12-1) entraîné en rotation par l'arbre cannelé (7), de neuf
ensembles pistons-patins (12-2)/(12-3), d'une plaque d'appui (12-4) fixe par rapport à
l'étrier (10) dont l'inclinaison détermine la cylindrée de la pompe en provoquant le
mouvement des pistons dans le barillet,
- d'un carter de distribution (2) qui permet la circulation du fluide grâce aux
orifices d'admission et de refoulement,
- d'un ensemble compensateur (30) dont le tiroir (30-1) est soumis à l'effort du
ressort de tarage (30-2) d'une part et à la pression de refoulement par le passage A
d'autre part. Au démarrage, l'étrier (10) est maintenu par le piston de retenue (25) en
position cylindrée maximale. Cet ensemble compensateur (30) ne fait pas l'objet de
l'étude.
Page 4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
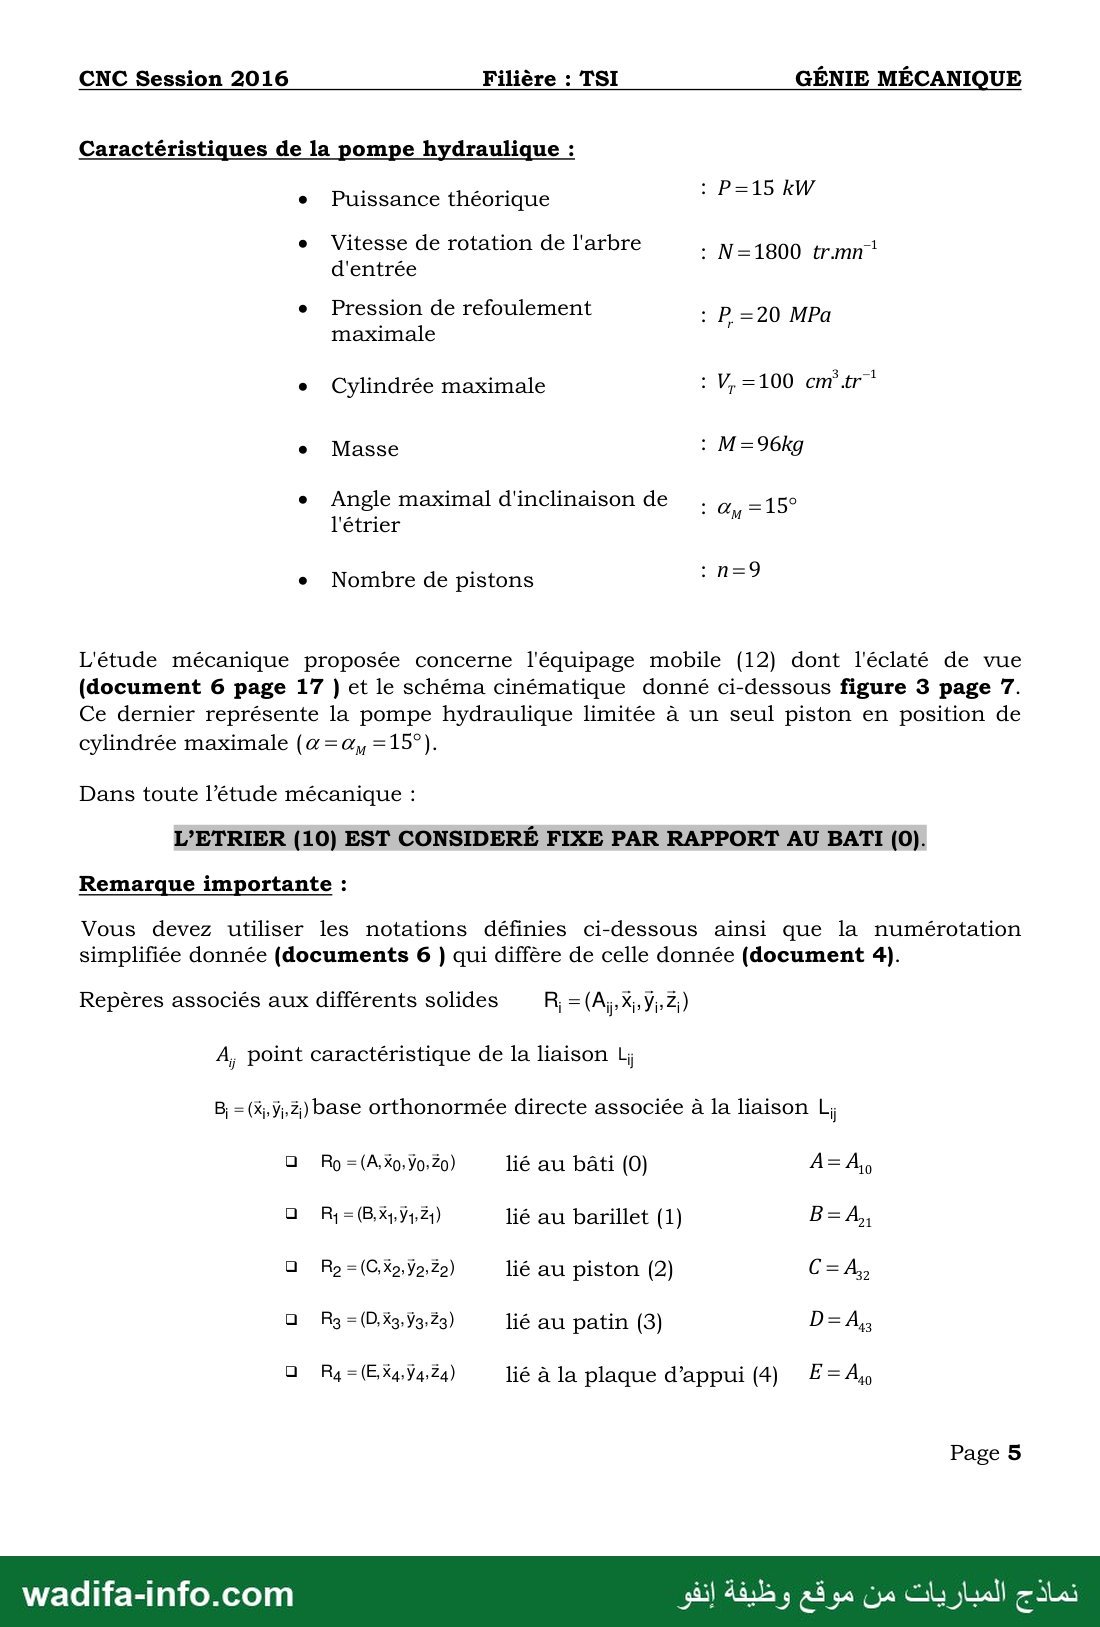
Caractéristiques de la pompe hydraulique :
e Puissance théorique : P=15 KW
e Vitesse de rotation de l'arbre - N=1800 tr.mn”
d'entrée
e Pression de refoulement : P =20 MPa
maximale '
e Cylindrée maximale : 7-100 en tr
e Masse : M=96kg
e Angle maximal d'inclinaison de. à,=15°
l'étrier M
e Nombre de pistons
L'étude mécanique proposée concerne l'équipage mobile (12) dont l'éclaté de vue
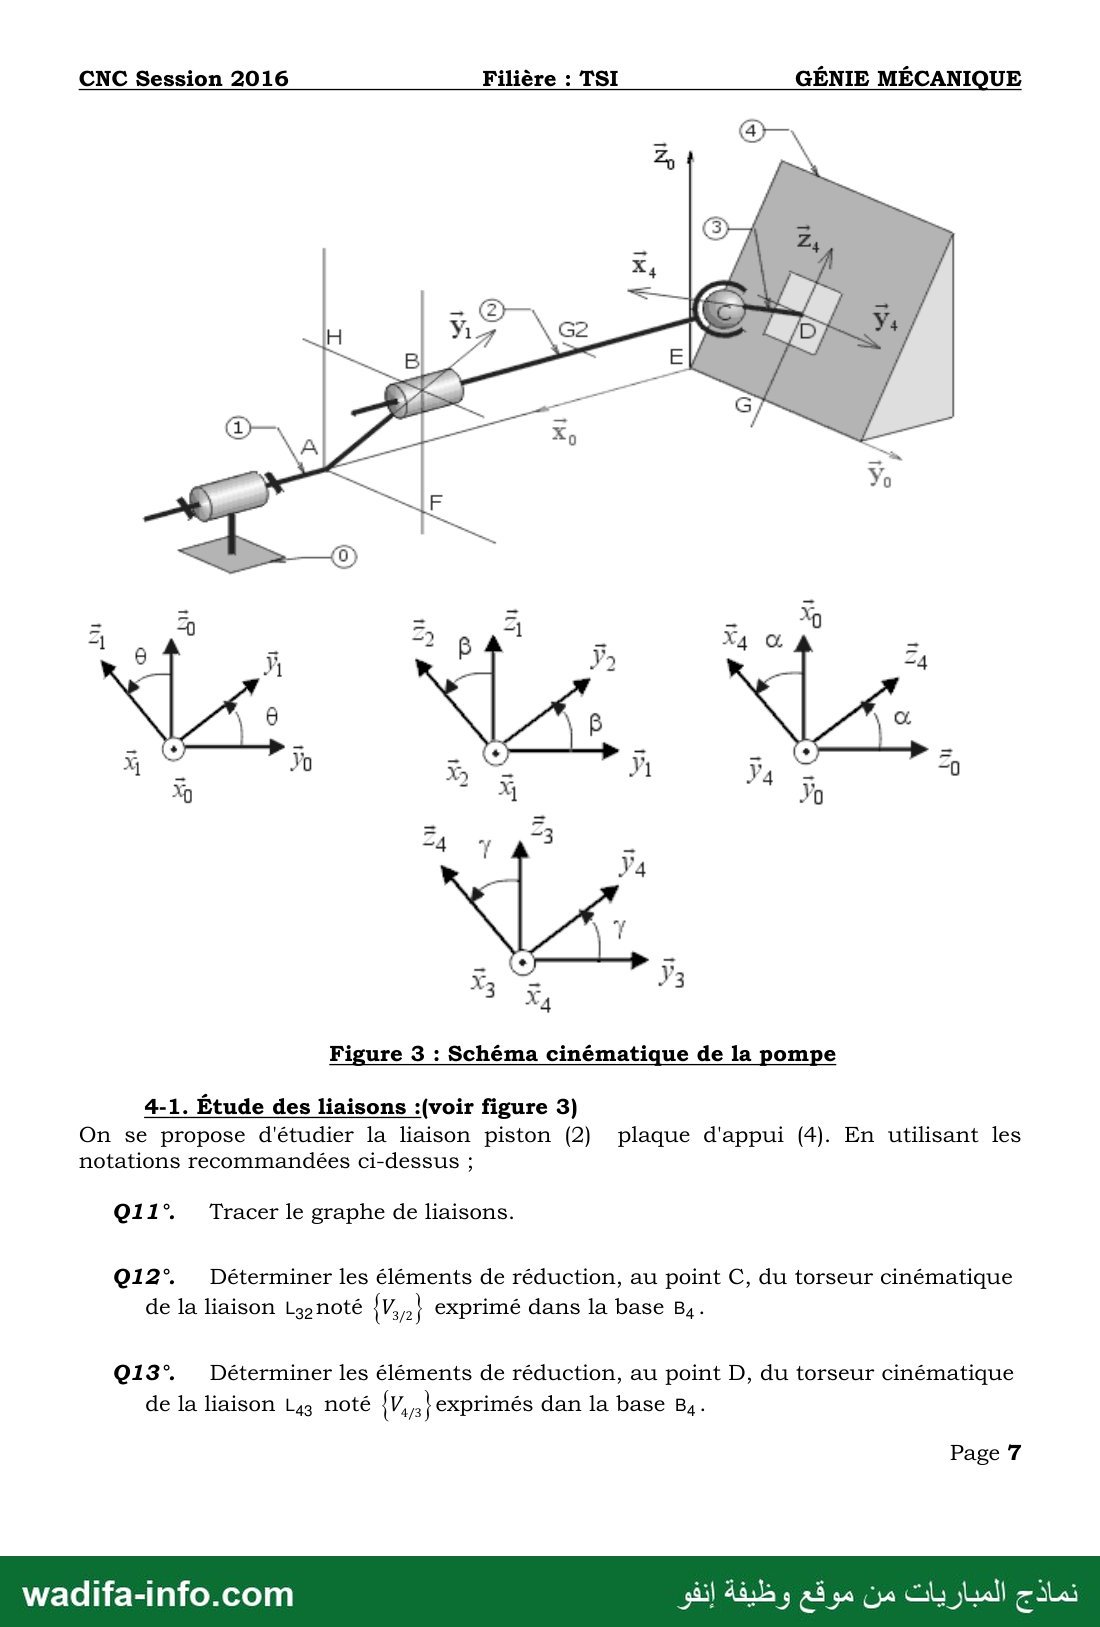
(document 6 page 17 ) et le schéma cinématique donné ci-dessous figure 3 page 7.
Ce dernier représente la pompe hydraulique limitée à un seul piston en position de
cylindrée maximale (@ =a, =15°).
Dans toute l’_étude mécanique :
L’ETRIER (10) EST CONSIDERÉ FIXE PAR RAPPORT AU BATI (0).
Remarque importante :
Vous devez utiliser les notations définies ci-dessous ainsi que la numérotation
simplifiée donnée (documents 6 ) qui diffère de celle donnée (document 4).
Repères associés aux différents solides بط =(Aj XYZ)
A, point caractéristique de la liaison نا
58 - (2لارة) base orthonormée directe associée à la liaison نا
D Ro=(A.Xo.ÿ0.20) lié au bâti (0) A= مذ
0 R:=(B,X4,Y42;) lié au barillet (1) B= A,
D Ra=(C;Xa.Y2,72) lié au piston (2) C=Az
D Ra =(D.X3.Y3.23) lié au patin (3) D= A,
0 R4=(EX4.ÿ4.24) lié à la plaque d’appui (4) E=A4w
Page 5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
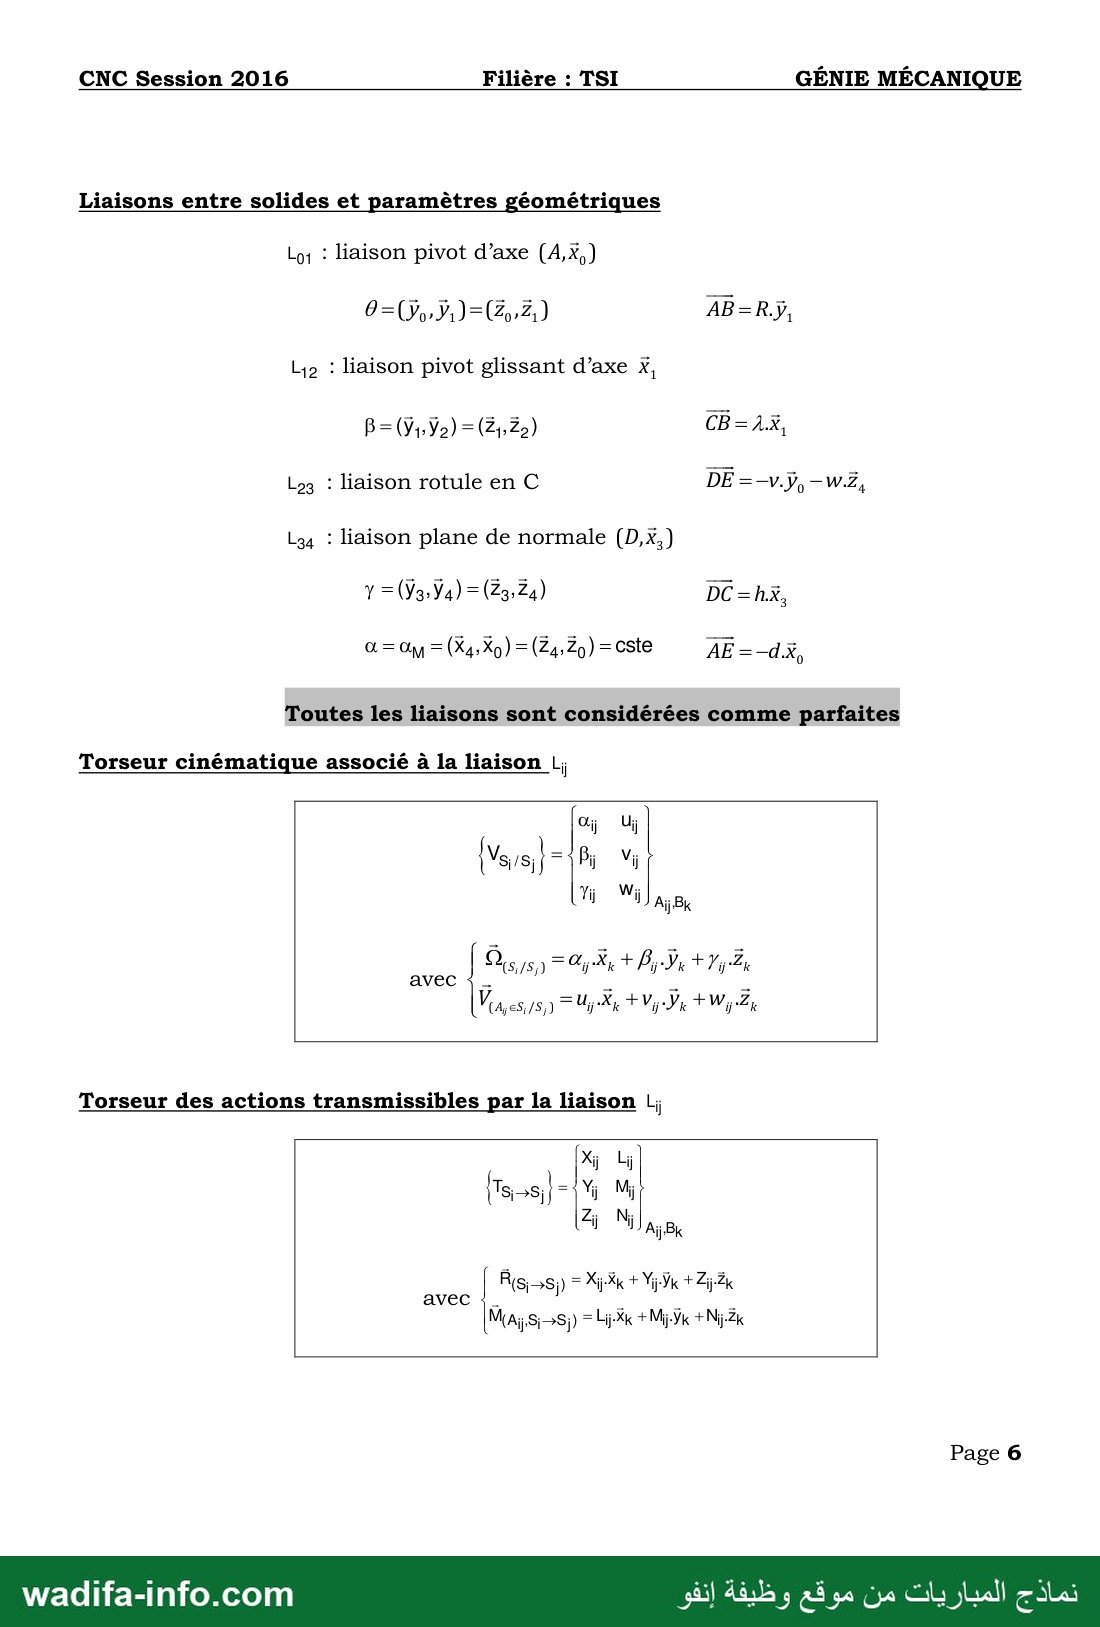
Liaisons entre solides et paramètres géométriques
رما : liaison pivot d’axe (A,X,)
و : liaison pivot glissant d’axe X,
وما : liaison rotule en C DE =—v.ÿ, —w.Z,
بها : liaison plane de normale (D,X,)
A5 Op = (X4,X0) =(24:20)=0ste AE=—d%
Toutes les liaisons sont considérées comme parfaites
Torseur cinématique associé à la liaison با
Xi] 5
(Ts ›Sj |= Yi
1 VAE
مشر + ارا + Xi-Xe = رروجئية
MajSi›Sj ) = هرما + Mi. Yk + مزلا
Page 6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
Ÿ3
Figure 3 : Schéma cinématique de la pompe
4-1. Étude des liaisons :(voir figure 3)
On se propose d'étudier la liaison piston (2) plaque d'appui (4). En utilisant les
notations recommandées ci-dessus ;
Q@11°. Tracer le graphe de liaisons.
Q12°. Déterminer les éléments de réduction, au point C, du torseur cinématique
de la liaison Lsp noté {Van } exprimé dans la base 8٠
Q13°. Déterminer les éléments de réduction, au point D, du torseur cinématique
de la liaison ويا 4 {Vars } exprimés dan la base 8.
Page 7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
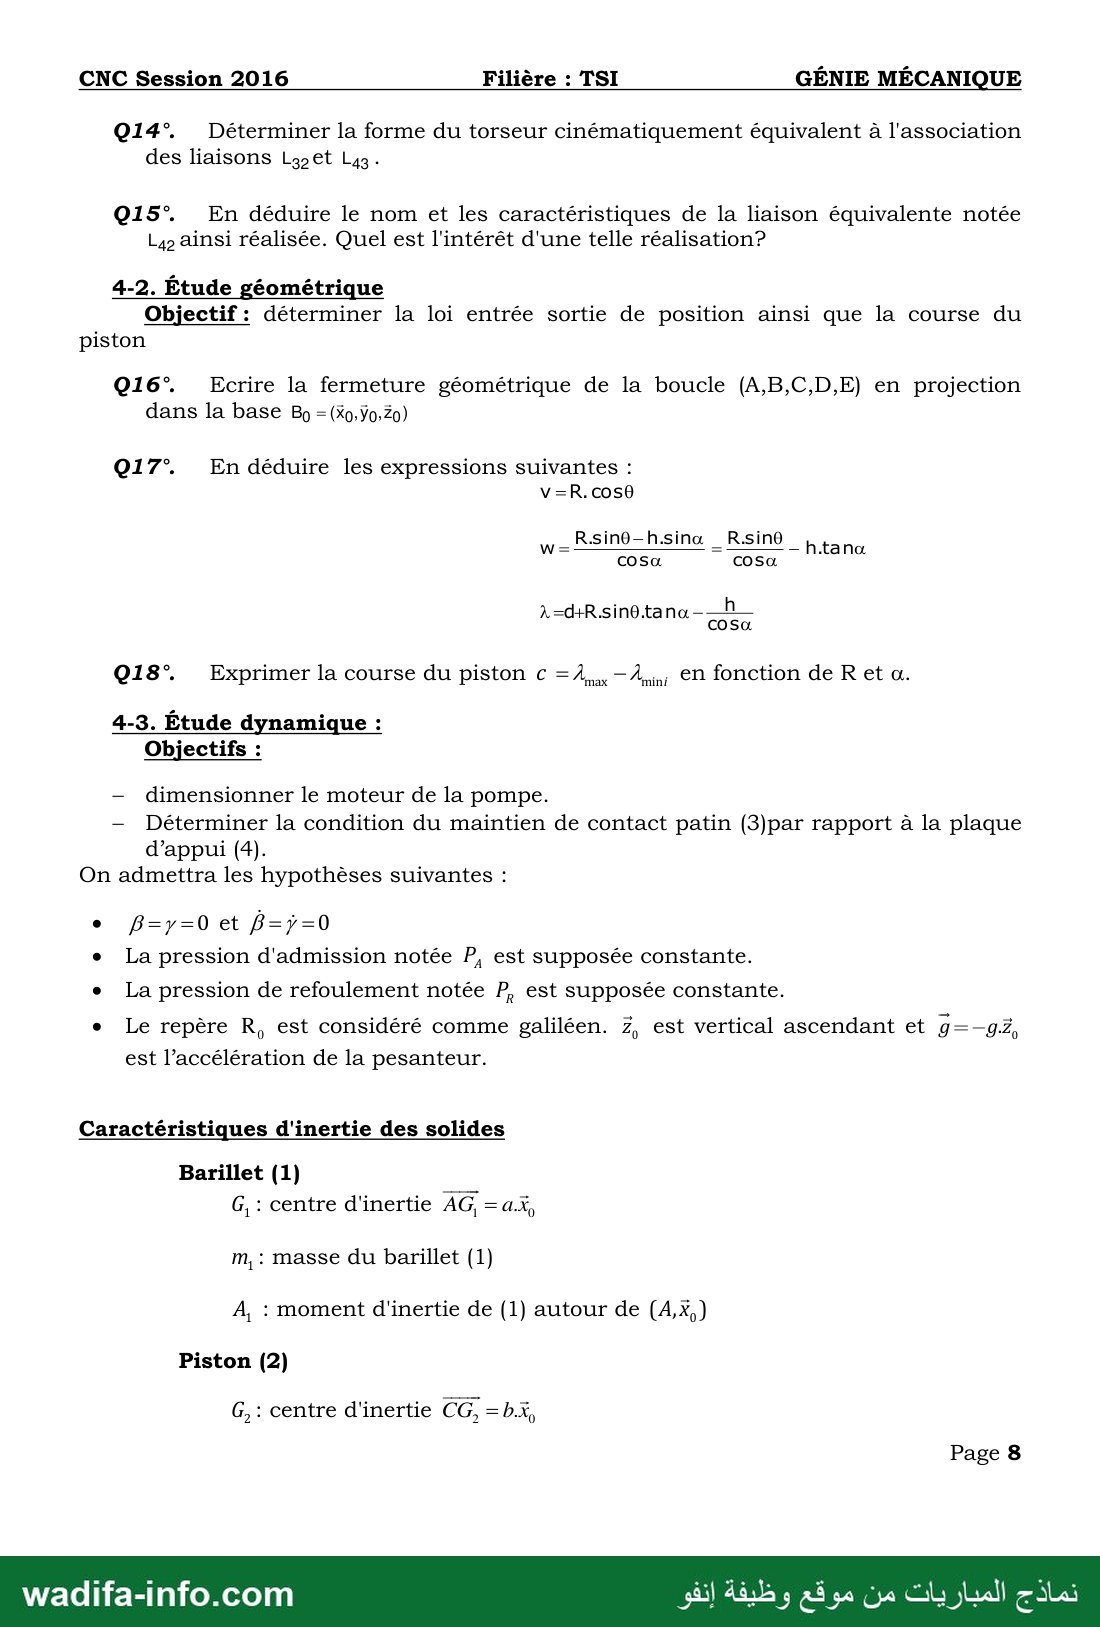
0145 Déterminer la forme du torseur cinématiquement équivalent à l'association
des liaisons .ويا اوها
Q15° En déduire le nom et les caractéristiques de la liaison équivalente notée
ويا Ainsi réalisée. Quel est l'intérêt d'une telle réalisation?
4-2. Étude géométrique
Objectif : déterminer la loi entrée sortie de position ainsi que la course du
piston
Q@16° Ecrire la fermeture géométrique de la boucle (A,B,C,D,E) en projection
dans la base Bo = (Xo.Yo.Zo)
Q17° En déduire les expressions suivantes :
v=R.cos6
Mr R.sino-h.sina _ R.sin0 htana
cosa cosa
À =d+R sin6.tana — ———
cosa
Q18°. Exprimer la course du piston دج 7 “mini EN fonction de R et a.
4-3. Étude dynamique :
Objectifs :
- dimensionner le moteur de la pompe.
— Déterminer la condition du maintien de contact patin (3)par rapport à la plaque
d’appui (4).
On admettra les hypothèses suivantes :
. p=y=0 et B=7=0
e La pression d'admission notée P, est supposée constante.
e La pression de refoulement notée P, est supposée constante.
e Le repère R, est considéré comme galiléen. Z, est vertical ascendant et g=-—gZ,
est l’accélération de la pesanteur.
Caractéristiques d'inertie des solides
Barillet (1)
G, : centre d'inertie AG, - ره
m, : masse du barillet (1)
A, : moment d'inertie de (1) autour de (A,X,)
Piston (2)
G, : centre d'inertie CG, =b.%
Page 8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
m,: masse du piston (2)
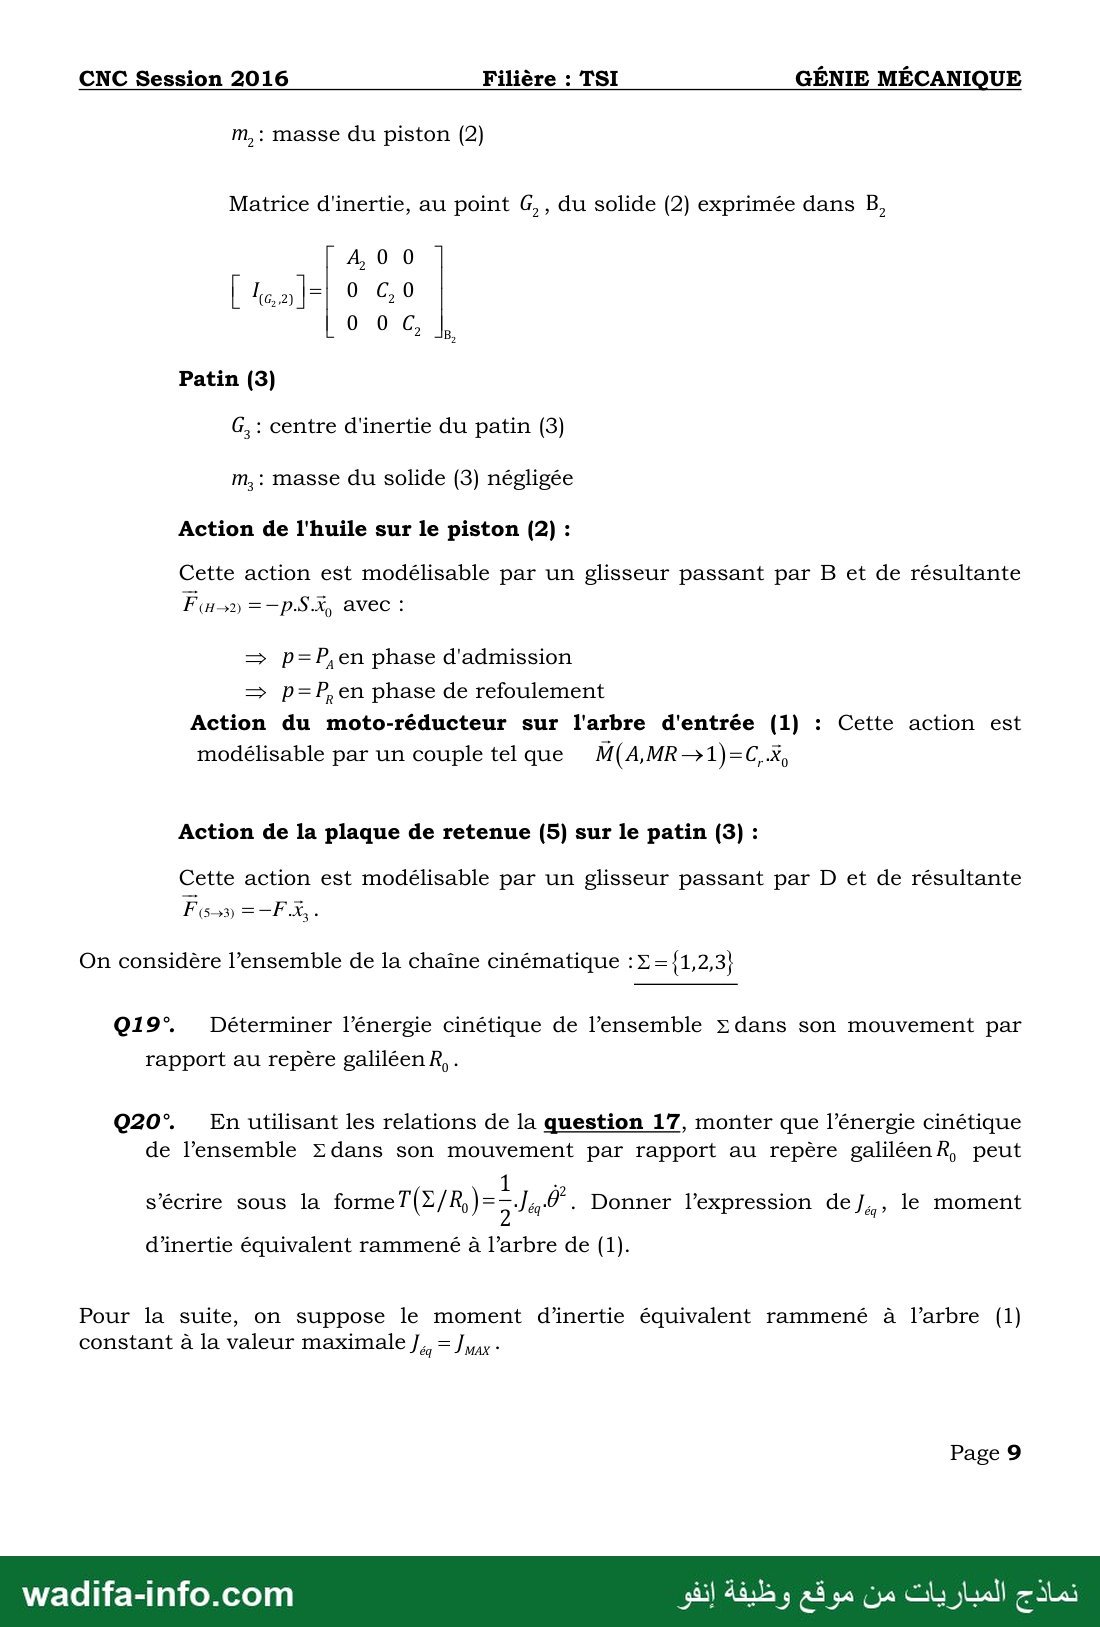
Matrice d'inertie, au point G,, du solide (2) exprimée dans رلا
A, 00
| fais |” 0 C,0
0 0 ›
3
Patin (3)
G. : centre d'inertie du patin (3)
m,: masse du solide (3) négligée
Action de l'huile sur le piston (2) :
Cette action est modélisable par un glisseur passant par B et de résultante
F(xsn =—p.S.X avec :
+ p=P,en phase d'admission
=› p=R, en phase de refoulement
Action du moto-réducteur sur l'arbre d'entrée (1) : Cette action est
modélisable par un couple tel que M(A,MR—1)=C,%
Action de la plaque de retenue (5) sur le patin (3) :
Cette action est modélisable par un glisseur passant par D et de résultante
On considère l’ensemble de la chaîne cinématique : 5 ={1,2,3}
@19°. Déterminer l’énergie cinétique de l’ensemble E dans son mouvement par
rapport au repère galiléen R, .
0209 En utilisant les relations de la question 17, monter que l’énergie cinétique
de l’ensemble Edans son mouvement par rapport au repère galiléen R, peut
1 8
s’écrire sous la formeT(E/R,)=-.J, 0". Donner l’expression de, le moment
2 q
d'inertie équivalent rammené à l’arbre de (1).
Pour la suite, on suppose le moment d’inertie équivalent rammené à l’arbre (1)
constant à la valeur maximale يمر حو[
Page 9
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
Q21°. Mettre en œuvre le théorème de l’énergie cinétique et déterminer
l’expression du couple du moto-réducteurC, .
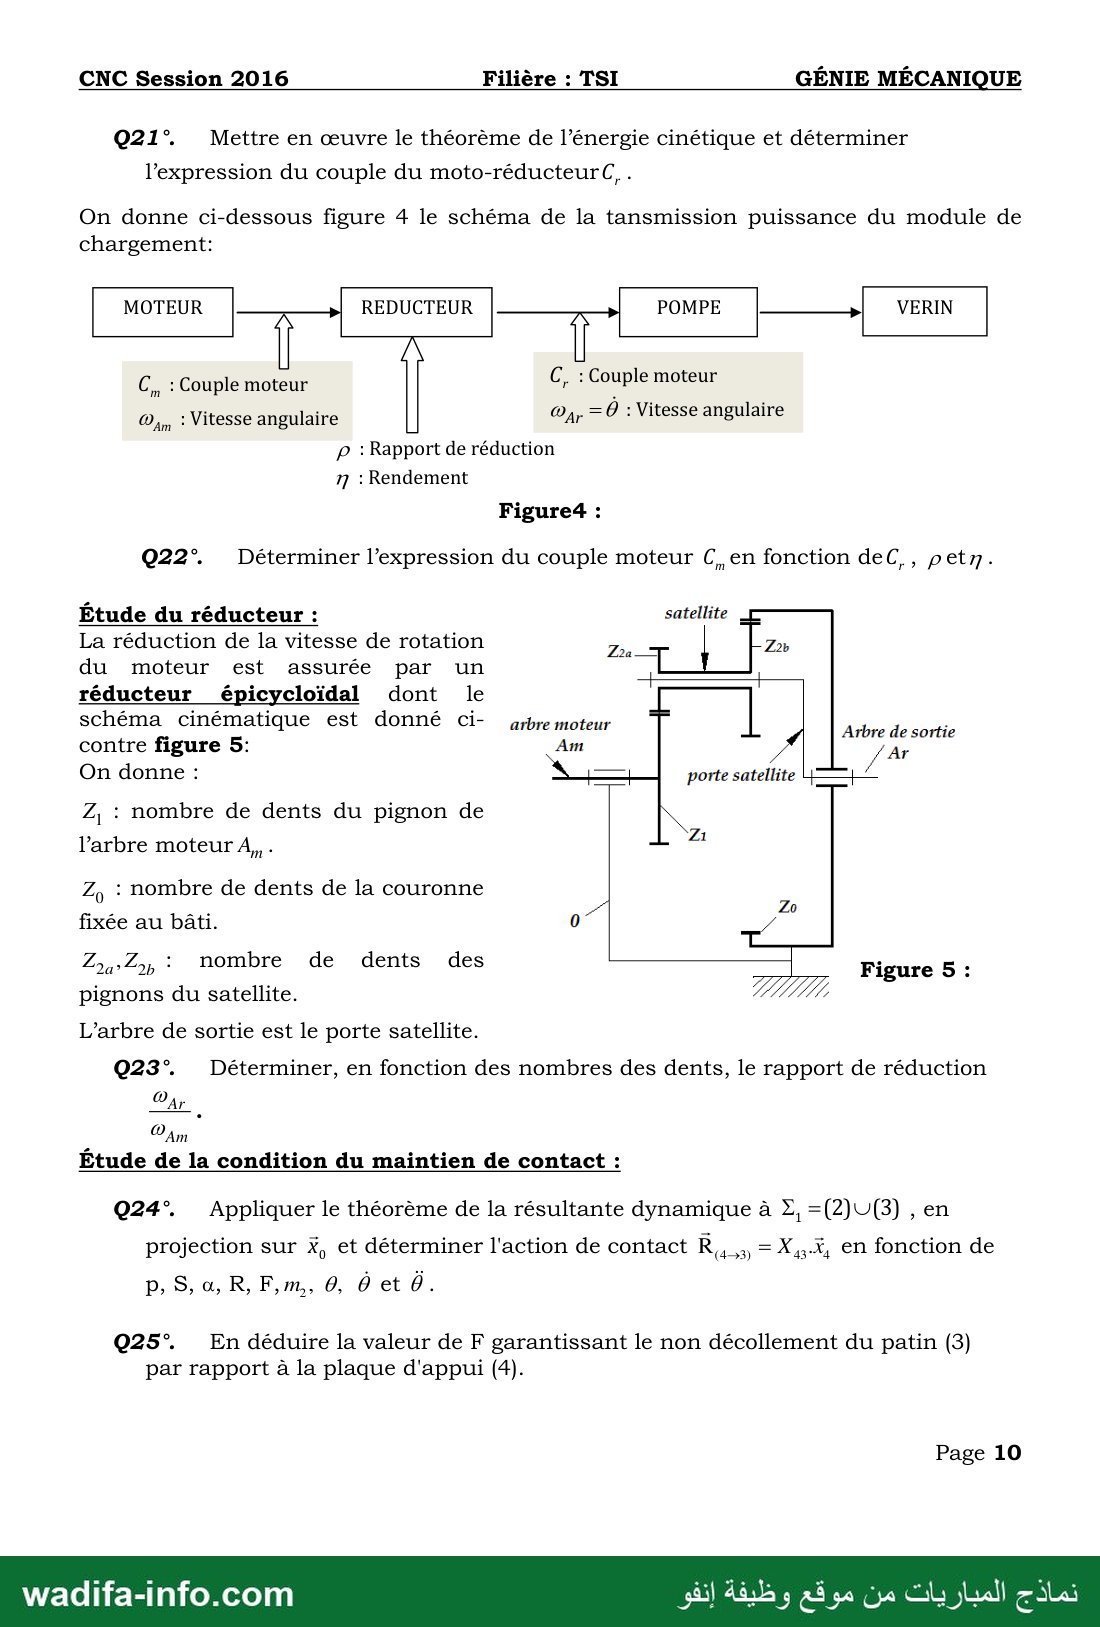
On donne ci-dessous figure 4 le schéma de la tansmission puissance du module de
chargement:
Î POMPE ليق VERIN
MOTEUR
C, : Couple moteur
C,, : Couple moteur
REDUCTEUR
Vitesse angulaire : #0 ره Vitesse angulaire : ريه
p : Rapport de réduction
7 : Rendement
Figure4 :
Q22°. Déterminer l’expression du couple moteur C, en fonction deC, , petn.
Étude du réducteur : satellite
La réduction de la vitesse de rotation
du moteur est assurée par un
réducteur épicycloïdal dont le
schéma cinématique est donné ci- arbre moteur
contre figure 5: Am
On donne :
Arbre de sortie
porte satellite
Z, : nombre de dents du pignon de
l’arbre moteur A, - 2
20 + nombre de dents de la couronne
27
fixée au bâti. 0 2 0
4م
pignons du satellite. III
nombre de dents des Figure 5 :
L’arbre de sortie est le porte satellite.
Q23°. Déterminer, en fonction des nombres des dents, le rapport de réduction
Etude de la condition du maintien de contact :
Q24°. Appliquer le théorème de la résultante dynamique à رع =(2)U(3) , en
projection sur X, et déterminer l'action de contact R
(453) = X43-% en fonction de
Q@25°. En déduire la valeur de F garantissant le non décollement du patin (3)
par rapport à la plaque d'appui (4).
Page 10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
CNC Session 2016 Filière : TSI GÉNIE MÉCANIQUE
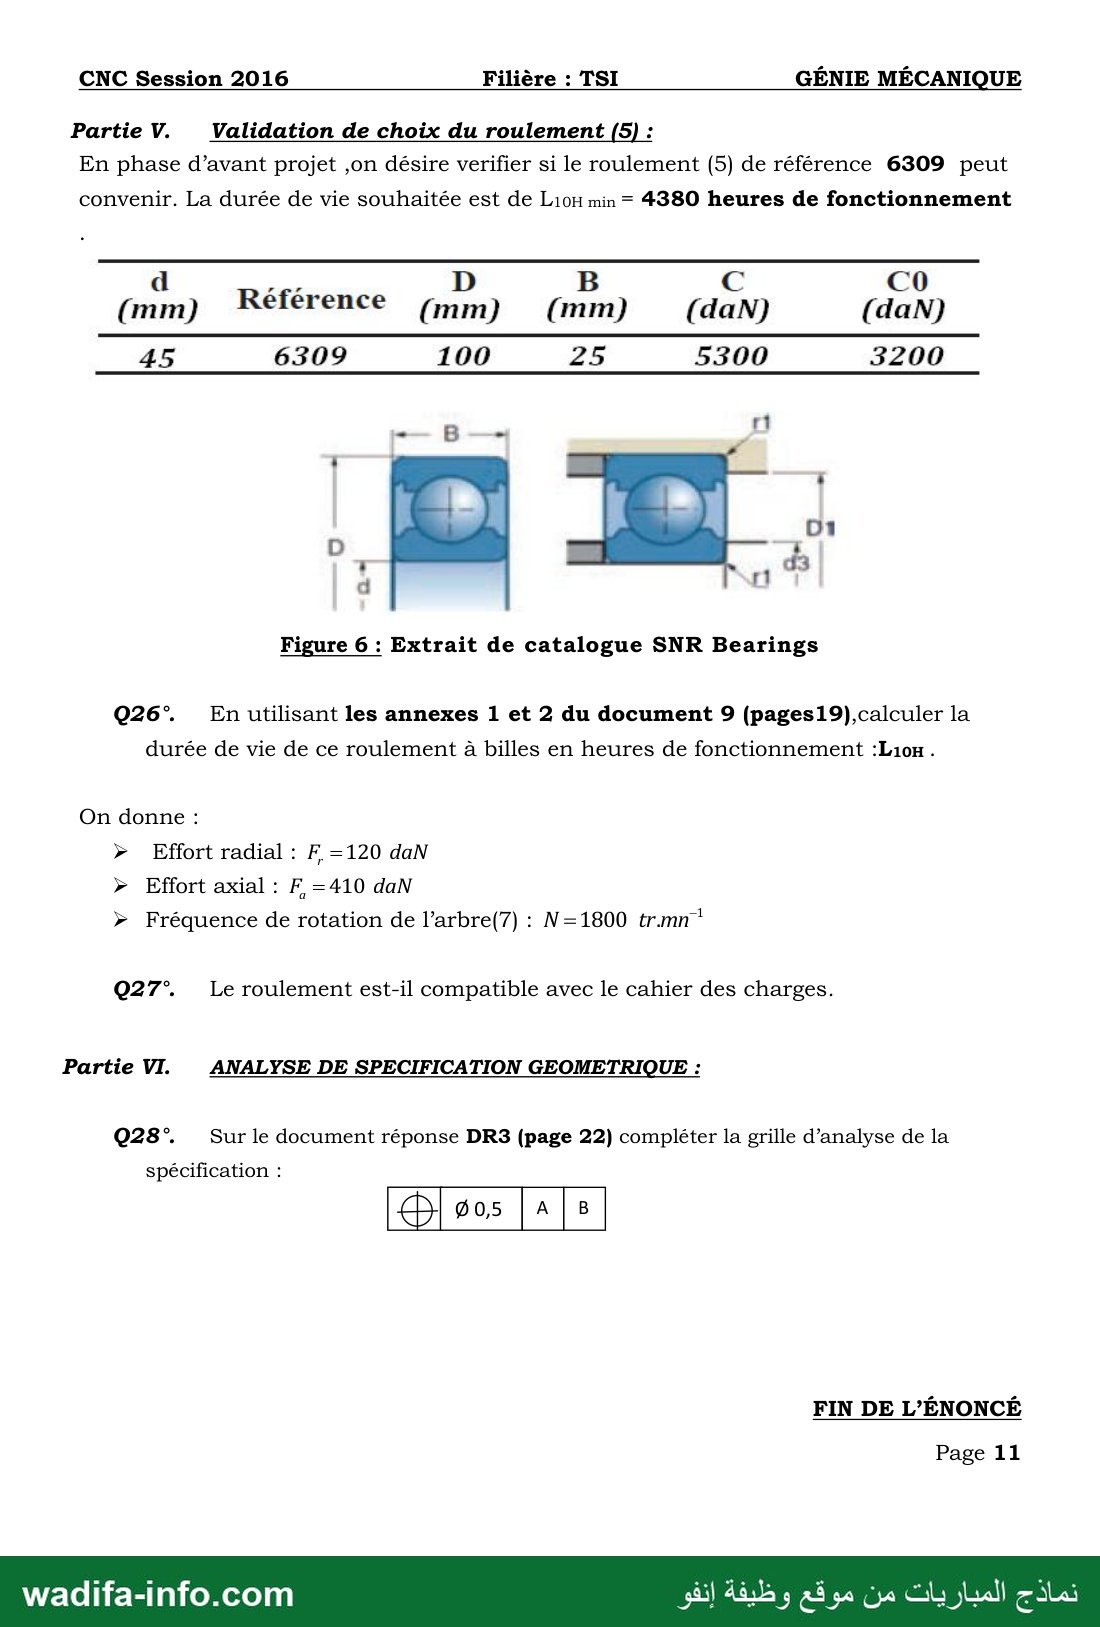
Partie V. Validation de choix du roulement (5) :
En phase d’avant projet ,on désire verifier si le roulement (5) de référence 6309 peut
convenir. La durée de vie souhaitée est de L10H min = 4380 heures de fonctionnement
d a D B C Co
(mm) Référence (mm) (mm) (dan) (dan)
45 6309 100 25 5300 3200
0
01
Figure 6 : Extrait de catalogue SNR Bearings
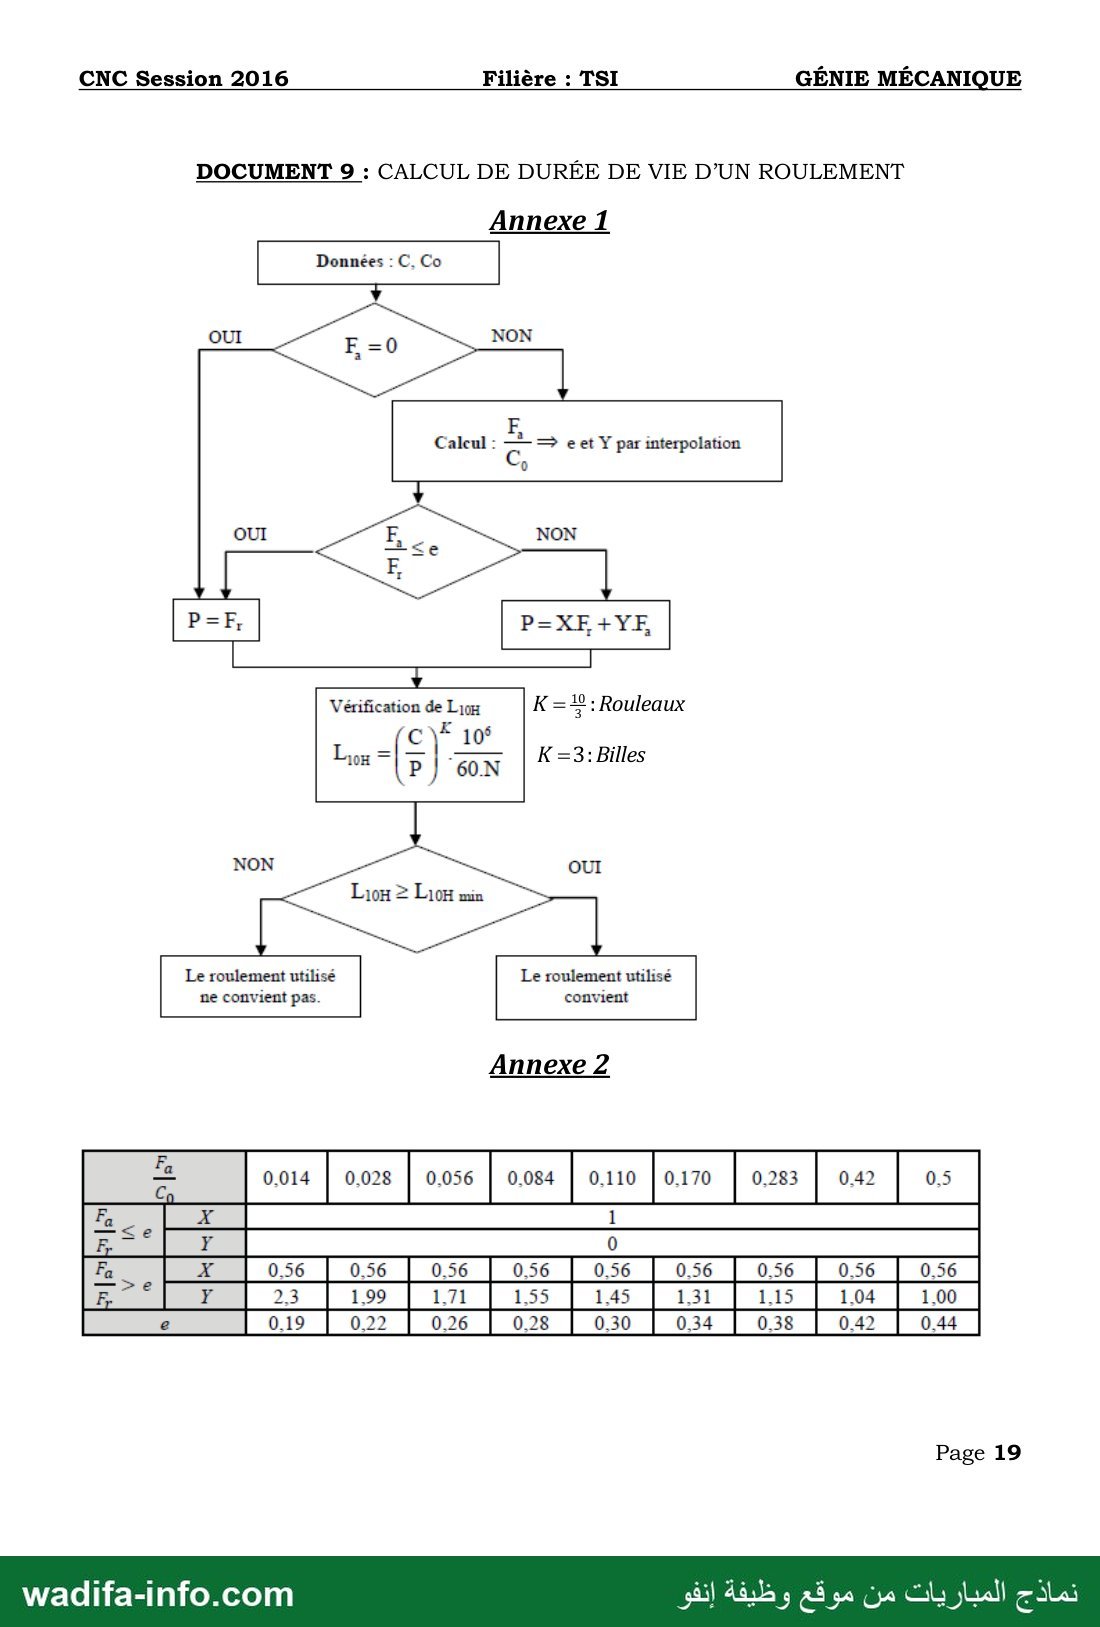
@26°. En utilisant les annexes 1 et 2 du document 9 (pages19),calculer la
durée de vie de ce roulement à billes en heures de fonctionnement :Liox .
On donne :
› Effort radial : F =120 daN
› Effort axial : F, =410 daN
› Fréquence de rotation de l’arbre(7) : N=1800 tr.mn”
Q27°. Le roulement est-il compatible avec le cahier des charges.
Partie VI. ANALYSE DE SPECIFICATION GEOMETRIQUE :
Q28°. Sur le document réponse DR3 (page 22) compléter la grille d’analyse de la
es [a]s
spécification :
FIN DE L’ÉNONCÉ
Page 11
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
3
3
3
1
wadifa-info.com
Page 12
113151081 ap ajnpon
uonesedes
ap ainpow
uononposd ap ayun,| Ex Wqap ap ayun,| sindap
S19A UONNQUISIQ
DOCUMENT 1: SYSTEME DISTRIBAR
0
0
GENIE MECANIQU
: TSI
Fili
NC Session 2016
0
— صفحة 13 —
1
3
5
3
3
5
wadifa-info.com
Page 13
LOKMAPI19PINPON .هه
00001080911058 إضاع
210100001080910
ued-d0118P
21 | | OI. Ædes { +050
012100108091105
0290
1 | | Lau pu op anpau
119198119091100
912gepeluæ ep
G0UESS BULOO8 1 ap aue SAS
DOCUMENT?2 : MODULES DE TRANSFERT ET DE SEPARATION
GÉNIE MÉCANIQUE
: TSI
ere
Fili
NC Session 2016
— صفحة 14 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
DOCUMENT 3 : MODULE DE CHARGEMENT
Réception des barres
depuis l'unité de débit
‹ Module de chargement
Distributeur
proportionnel
—() Moteur
Pompe hydraulique à
cylindrée auto-réglable
Page 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
› نا ياتا اتجاتها سسأ |
LE roms HAUT 21 م
انا لاسو الل [ ||
4
4
3
حب اب سس سس بت امه بده +
لاض الات نضا الا الله nu 20 وصقازة ٠:1 5
الا 8 ا E ; ١ ; 8 خ ب pod) 4 IA 2-ع) :
اه8_
0
2 22 2 © 22 8# 2ع ١١ 2 6 5 37
7لا
wadifa-info.com
0
0
GENIE MECANIQUE
: TSI
4
Fili
DOCUMENT 4 : DESSIN D’'ENSEMBLE DE LA POMPE
NC Session 2016
0
— صفحة 16 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
DOCUMENT 5 : NOMENCLATURE
38
37 Plaque de fermeture
36 Vis HM 8-35 NF E25-125
35 Drain
34 1 Plaque de fermeture
33 Vis HM 10-40 NF E25-125
32 1 Plaque de fermeture
31 Vis HM 10-40 NF E25-125
30 1 compensateur
29 Vis HM 16-90 NF E25-125
28 1 Joint torique
27
26
25 1 Ressort de retenue
24 1 Cylindre de retenue
23 1 Joint torique
22 1 Joint torique
21 1 Piston principal
20 1 Cylindre de poussée
19 3 Aiguille
18 1 Anneau élastique pour alésage NF E22-165
17 Rondelle trèfle
16 Rondelle
15 Ressort
14
13 1 Roulement à aiguilles NES NF 22-1
12 1 Equipage mobile
11 1 Rotule
10 1 Etrier
9 1 Joint à lèvres type A 50x65x8 DIN3760
8 1 Entretoise
7 1 Arbre cannelé à flancs parallèles 14xOx5
6 1 Clavette parallèle 17xOx5 NF E22-177
5 Roulement à billes 6309
4 Anneau élastique pour alésage
3 Anneau élastique pour arbre
2
1 1 Corps de la pompe
Repère Nb Désignation Remarques
Page 16
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
3
2
3
3
3
3
wadifa-info.com
Page 17
20109191 ap anbelq مع
100080 23 م
10151
0-0
(p) Indde,p 300810 ge]
DOCUMENT 6 : VUE ECLATÉE DE L’ÉQUIPAGE MOBILE
0
GÉNIE MÉCANIQUE
: TSI
4
Fili
NC Session 2016
0
— صفحة 18 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
DOCUMENT 7 : DESSIN DE DÉFINITION DE LA PLAQUE DE RETENUE 5
COUPE B-B
Consignes
utilisateur
Page 18
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
DOCUMENT 9 : CALCUL DE DURÉE DE VIE D’UN ROULEMENT
Annexe 1
OUI F =D NON
Calcul: — › e et Y par interpolation
0
OUI NON
Vérification de Lu K = : Rouleaux
L C1 K =3: Bill
08 -| 7 | 607 =3: Billes
NON OUI
Lion 2 Li0H min
Le roulement utilisé Le roulement utilisé
Ne convient pas. convient
Annexe 2
لد ا اا ا ا ل Tr 5
تست هيت ود
ا د اع
Page 19
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 20 —
CNC Session 6 Filière : TSI GÉNIE MÉCANIQUE
DOCUMENT-REPONSE 1
Figure 181 :
uc[modèle]data[diagramme cas d'utilisation
Fournir les barres à cadence et ›
hauteur spécifiées
م Barres
Energies
Figure R2 :
Echelle des vitesses : 10m—0-07m/s
2
Page 0
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
CNC Session 2016 Filière : TSI GÉNIE MÉCANIQUE
DOCUMENT-REPONSE DR2
COMMUNIQUER
CONVERTIR
CHAINE D'ENERGIE
CHAINE D'INFORMATION
RAITER
ACQUERIR 5 | T
ALIMENTER DISTRIBUER
consignes
Page 21
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 22 —
CNC Session 2016 Filière : TSI GÉNIE MÉCANIQUE
DOCUMENT RÉPONSE DR3 :
TOLERANCEMENT NORMALISE ANALYSE D’UNE SPECIFICATION PAR ZONE DE TOLERANCE
Symbole de spécification
© Forme O Orientation ELEMENTS NON IDEAUX
0 ل Battement (points, lignes ou surfaces réelles) ELEMENTS IDEAUX
(points, droites ou plans associés
Elément(s) Elément(s) de Référence(s)
? #|# | # | © | | € | Tolérancé(s) référence Spécifiée(s) Zone dé tolérance
Condition de conformité : -Simple Contrainte :
Unique-Groupe Unique- -Commune -Simple Orientation — Position
L'élément tolérancé doit être entièrement compris Multiples -Système -Composée | Par rapport à la référence
dans la zone de tolérance. spécifiée
Page 22
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de Génie Mécanique du Concours National Commun (CNC), filière TSI, session 2016 : étude du système de distribution automatique de barres DISTRIBAR. Six parties indépendantes : I – analyse comportementale et structurelle (SysML), II – cinématique graphique du module de transfert, III – résistance de l'axe 9, IV – pompe hydraulique à pistons axiaux (liaisons, géométrie, dynamique, réducteur), V – durée de vie du roulement 6309, VI – analyse d'une spécification géométrique. Voici une correction proposée.
💡 La partie IV est la plus longue mais la plus « rentable » (calculs guidés, résultats donnés en Q17). Les parties III et V se traitent en quelques minutes : ne les laissez pas de côté.
Partie I – Étude comportementale et structurelle
Q1 – Diagramme des cas d'utilisation (DR1, figure R1)
Le cas principal « Fournir les barres à cadence et hauteur spécifiées » inclut les trois fonctions des trois modules décrits dans la présentation. Chacun est relié à l'acteur « Barres » :
- Charger les barres : les prendre dans le bac tampon et les déposer sur le module de transfert (module de chargement).
- Transférer les barres jusqu'au module de séparation, à la hauteur de l'unité de production choisie (module de transfert + basculement).
- Séparer et distribuer les barres une à une à la cadence demandée (module de séparation, plateau à encoche).
Q2 – Chaîne d'information et chaîne d'énergie du module de chargement (DR2)
Réponse probable, établie à partir de l'IBD (document 8). Plusieurs répartitions cohérentes sont acceptables.
- Fonction (bloc d'action) : transférer les barres du bac jusqu'au module de transfert. MOE : barres stockées en vrac dans le bac. MOS : barres déposées sur le module de transfert.
- Acquérir : codeur incrémental (position/vitesse du moteur) et interface homme-machine (consignes de l'utilisateur).
- Traiter : automate programmable.
- Communiquer : sorties de l'automate et IHM, qui transmettent les ordres au variateur et au distributeur et affichent l'état.
- Alimenter : réseau électrique (énergie électrique), puis groupe moteur électrique + réducteur + pompe, source d'énergie hydraulique.
- Distribuer : variateur pour le moteur, et surtout distributeur proportionnel pour l'énergie hydraulique.
- Convertir : vérin hydraulique (énergie hydraulique → énergie mécanique de translation).
- Transmettre : tige du vérin, bac et manipulateur (pince).
- Flèches « ? » : en bas, énergie électrique ; au-dessus de « Transmettre », énergie mécanique (mouvement) ; en haut à gauche (retour vers « Acquérir »), informations / comptes rendus sur l'état de la partie opérative.
Partie II – Cinématique graphique (figure R2, échelle 1 cm ↔ 0,07 m/s)
Les mesures d'angles ci-dessous sont relevées sur la figure R2 du document réponse. Données géométriques : (O4D) est incliné d'environ 32° sur l'horizontale, (FD) d'environ 39°.
Q3 – V(D,5/6)
La liaison 5/6 est un pivot glissant de direction y5 = y6 = (FD) : V(D,5/6) est porté par (FD). Le vérin sort, donc D s'éloigne de F : le vecteur est orienté de F vers D, vers le haut et la gauche. Norme 0,14 m/s, soit 2 cm à l'échelle.
Q4 – Composition des vitesses en D
D est le centre de la pivot 4/5, donc V(D,4/5) = 0 et V(D,4/0) = V(D,5/0). D'où :
V(D,4/0) = V(D,5/6) + V(D,6/0)
Q5 – V(D,4/0)
- V(D,4/0) est perpendiculaire à (O4D) (4 en rotation autour de O4).
- V(D,6/0) est perpendiculaire à (FD) (6 en rotation autour de F).
- Construction : à l'extrémité de V(D,5/6) on trace la perpendiculaire à (FD), et depuis D la perpendiculaire à (O4D). Leur intersection ferme le triangle.
La projection de V(D,4/0) sur (FD) vaut donc 0,14 m/s. L'angle entre la normale à (O4D) et (FD) est d'environ 18,5° sur la figure, d'où ‖V(D,4/0)‖ = 0,14 / cos 18,5° ≈ 0,148 m/s (≈ 2,1 cm). Accessoirement, ‖V(D,6/0)‖ ≈ 0,047 m/s (≈ 0,7 cm).
Q6 – Direction de V(E,4/0)
E appartient à 4, en rotation autour de O4 : V(E,4/0) est perpendiculaire à (O4E), dans le même sens de rotation que D (vers le haut).
Q7 – Norme de V(E,4/0)
Pour un solide en rotation, les vitesses sont proportionnelles aux rayons (triangle des vitesses, ou équiprojectivité) : ω(4/0) = VD/O4D = 0,148/0,400 ≈ 0,37 rad/s, et ‖V(E,4/0)‖ = ω·O4E = VD·O4E/O4D.
Réponse probable : avec le point E tel qu'il est placé sur la figure R2 (O4E/O4D ≈ 1,53), on obtient ‖V(E,4/0)‖ ≈ 0,23 m/s (≈ 3,2 cm). Remarque : si l'on place E à partir des cotes DE = my4 − nz (m = 215 mm, n = 280 mm, y4 porté par O4D), on trouve O4E ≈ 523 mm et environ 0,19 m/s. La figure n'est pas exactement à l'échelle de ces cotes ; la méthode, elle, est la même.
Partie III – Résistance de l'axe 9
Q8 – Contrainte de cisaillement
L'axe 9 traverse la chape de 0 (deux flasques) et l'œil de 6 au milieu : il est cisaillé selon deux sections. Avec S = πd²/4 = π × 10²/4 = 78,5 mm² :
τ = F/(2S) = 3 100 / (2 × 78,5) ≈ 19,7 MPa
Q9 – Désignation S235
S : acier de construction d'usage général (désignation selon l'emploi) ; 235 : limite d'élasticité minimale garantie Re = 235 MPa (pour les faibles épaisseurs).
Q10 – Vérification
Résistance pratique au glissement : Rpg = τe/s = 117,5/5 = 23,5 MPa (on note que τe = Re/2).
τ = 19,7 MPa ≤ 23,5 MPa : l'axe 9 résiste au cisaillement, avec le coefficient de sécurité imposé (s réel ≈ 117,5/19,7 ≈ 6).
Partie IV – Pompe hydraulique à cylindrée auto-réglable
Q11 – Graphe de liaisons
- 0 – 1 : pivot d'axe (A, x0)
- 1 – 2 : pivot glissant d'axe (B, x1)
- 2 – 3 : rotule de centre C
- 3 – 4 : appui plan de normale (D, x3)
- 4 – 0 : encastrement (étrier, et donc plaque d'appui, considéré fixe), point E
Q12 – Torseur cinématique de L32 (rotule en C), base B4
{V3/2} = {α32 x4 + β32 y4 + γ32 z4 ; 0}C : trois rotations, aucune translation au centre C.
Q13 – Torseur cinématique de L43 (appui plan), base B4
La rotation γ se fait autour de x3 = x4. {V4/3} = {α43 x4 ; v43 y4 + w43 z4}D : une rotation autour de la normale et deux translations dans le plan.
Q14 – Association en série
{V4/2} = {V4/3} + {V3/2}, exprimés au même point. Transport de {V4/3} en C : V(C,4/3) = V(D,4/3) + α43x4 ∧ DC = v43y4 + w43z4 (car DC = hx3 = hx4). D'où :
{V4/2} = {(α43+α32) x4 + β32 y4 + γ32 z4 ; v43 y4 + w43 z4}C
Forme générale : trois rotations quelconques et deux translations perpendiculaires à x4, soit 5 degrés de liberté.
Q15 – Liaison équivalente L42
Liaison sphère-plan (ponctuelle) de centre C et de normale x4, avec 5 degrés de liberté (seule la translation suivant x4 est supprimée).
Intérêt : on remplace un contact ponctuel (pression de Hertz très élevée, usure, grippage) par deux contacts surfaciques, le patin plan sur la plaque et la rotule. Les pressions de contact deviennent faibles, un film d'huile peut se former sous le patin, et la pompe peut transmettre de gros efforts (20 MPa) avec une bonne durée de vie.
Q16 – Fermeture géométrique
AB + BC + CD + DE + EA = 0, soit Ry1 − λx1 − hx3 − vy0 − wz4 + dx0 = 0.
Avec x1 = x0, y1 = cosθ y0 + sinθ z0, x3 = x4 = cosα x0 + sinα z0 et z4 = −sinα x0 + cosα z0 (orientation de la figure 3, cohérente avec les résultats de Q17) :
- sur x0 : −λ − h cosα + w sinα + d = 0
- sur y0 : R cosθ − v = 0
- sur z0 : R sinθ − h sinα − w cosα = 0
Q17
- De y0 : v = R cosθ
- De z0 : w = (R sinθ − h sinα)/cosα = R sinθ/cosα − h tanα
- De x0 : λ = d − h cosα + w sinα = d + R sinθ tanα − h(cosα + sin²α/cosα), soit λ = d + R sinθ tanα − h/cosα
Q18 – Course du piston
λ est extrémal pour sinθ = ±1 : c = λmax − λmin = 2R tanα. À cylindrée maximale (α = 15°) : c = 2R tan15° ≈ 0,536 R.
Q19 – Énergie cinétique de Σ = {1, 2, 3}
Avec β = β̇ = 0 : Ω(2/0) = θ̇x0 et AG2 = Ry1 − λx0 + bx0, donc V(G2/0) = Rθ̇z1 − λ̇x0.
- T(1/0) = ½ A1θ̇²
- T(2/0) = ½ m2(R²θ̇² + λ̇²) + ½ A2θ̇² (rotation autour de x2 = x0)
- T(3/0) = 0 (masse négligée)
T(Σ/R0) = ½(A1 + A2 + m2R²)θ̇² + ½ m2λ̇²
Q20 – Inertie équivalente
De Q17 : λ̇ = R tanα cosθ·θ̇. D'où T = ½ Jéqθ̇² avec :
Jéq = A1 + A2 + m2R²(1 + tan²α cos²θ)
Valeur maximale (cos²θ = 1) : JMAX = A1 + A2 + m2R²/cos²α.
Q21 – Théorème de l'énergie cinétique, couple Cr
dT/dt = JMAXθ̇θ̈ = Pext + Pint, avec :
- moto-réducteur : Crθ̇
- huile sur 2 : (−pSx0)·V(B∈2/0) = (−pSx0)·(−λ̇x0 + Rθ̇z1) = pSλ̇ = pSR tanα cosθ·θ̇
- pesanteur sur 2 : −m2gz0·V(G2/0) = −m2gR cosθ·θ̇ (nulle sur 1, car G1 est sur l'axe)
- plaque 4 (fixe) et plaque de retenue 5 sur 3 : puissance nulle, car liaison parfaite et effort −Fx4 perpendiculaire à V(D,3/0), contenu dans le plan de contact
- Pint = 0 (liaisons parfaites), et la liaison 0–1 parfaite ne dissipe rien
Cr = JMAXθ̈ − pSR tanα cosθ + m2gR cosθ
En refoulement, λ̇ < 0 (cosθ < 0) : le terme −pSR tanα cosθ est positif, c'est le moteur qui fournit l'énergie de compression.
Q22 – Couple moteur
Conservation de la puissance avec rendement : CrωAr = η CmωAm. Avec ρ = ωAr/ωAm :
Cm = ρ·Cr/η
Q23 – Rapport du réducteur épicycloïdal
Sur la figure 5 : le planétaire Z1 (arbre moteur) engrène avec Z2a (contact extérieur) ; Z2b, du même satellite, engrène avec la couronne fixe Z0 (denture intérieure) ; le porte-satellite est l'arbre de sortie. Formule de Willis, avec la couronne fixe (ω0 = 0) :
(ω0 − ωAr)/(ωAm − ωAr) = (−Z1/Z2a)(+Z2b/Z0) = −k, avec k = Z1Z2b/(Z2aZ0)
Donc ωAr = k(ωAm − ωAr), d'où ωAr/ωAm = Z1Z2b / (Z1Z2b + Z0Z2a).
Q24 – TRD à Σ1 = (2) ∪ (3) sur x0
Actions sur x0 : huile −pS ; plaque 4 : X43cosα ; plaque de retenue : −F cosα (x3 = x4). Le pivot glissant 1–2, d'axe x0, et le poids n'ont pas de composante sur x0. Côté dynamique : m2Γ(G2/0)·x0 = −m2λ̈ avec λ̈ = R tanα(θ̈ cosθ − θ̇² sinθ).
−pS + X43cosα − F cosα = −m2R tanα(θ̈ cosθ − θ̇² sinθ)
X43 = F + [pS − m2R tanα(θ̈ cosθ − θ̇² sinθ)]/cosα
Q25 – Condition de non-décollement
Il faut X43 ≥ 0 pour tout θ. Le texte ne précise pas la loi de θ ; on suppose ici une vitesse constante (θ̈ = 0, θ̇ = ω) : X43 = F + (pS + m2R tanα ω² sinθ)/cosα.
Le cas le plus défavorable est sinθ = −1 en phase d'admission (p = PA) :
F ≥ (m2Rω² tanα − PAS)/cosα
Si l'on néglige la pression d'admission (choix sécuritaire) : F ≥ m2Rω² sinα/cos²α. Le ressort de la plaque de retenue doit compenser la force d'inertie du piston qui tend à le décoller de la plaque.
Partie V – Durée de vie du roulement 6309
Q26
- Fa/C0 = 410/3 200 = 0,128. Interpolation entre 0,110 (e = 0,30 ; Y = 1,45) et 0,170 (e = 0,34 ; Y = 1,31) : coefficient (0,128 − 0,110)/0,060 = 0,30, d'où e ≈ 0,312 et Y ≈ 1,41.
- Fa/Fr = 410/120 = 3,42 > e, donc P = XFr + YFa avec X = 0,56 : P = 0,56 × 120 + 1,408 × 410 ≈ 67,2 + 577,2 = 644 daN.
- Roulement à billes, K = 3 : L10 = (C/P)³ = (5 300/644)³ ≈ 8,22³ ≈ 556 millions de tours.
- L10H = L10·10⁶/(60N) = 556 × 10⁶/(60 × 1 800) ≈ 5 150 heures.
Q27
L10H ≈ 5 150 h ≥ L10H min = 4 380 h : le roulement 6309 convient (marge d'environ 18 %).
Partie VI – Analyse de la spécification ⌖ Ø0,5 | A | B (DR3)
Q28
| Rubrique | Réponse |
|---|---|
| Symbole / type | Localisation (position), spécification de position |
| Élément(s) toléré(s) | Groupe : les 9 axes réels (lignes) des 9 alésages Ø22 H9 |
| Élément(s) de référence | A : la surface plane réelle (face d'appui) ; B : la surface cylindrique réelle Ø60. Chacun est unique. |
| Référence(s) spécifiée(s) | Système de références : A primaire, plan associé tangent côté libre de la matière ; B secondaire, axe du cylindre associé à Ø60, contraint perpendiculaire à A |
| Zone de tolérance | Composée : 9 cylindres de Ø0,5 mm |
| Contraintes | Orientation : axes des cylindres perpendiculaires au plan A. Position : axes répartis sur un cercle de Ø90 (cote encadrée) centré sur l'axe B, décalés de 40° les uns des autres (360°/9). La position angulaire du groupe autour de B est libre (pas de troisième référence). |
| Condition de conformité | Chaque axe réel d'alésage doit être entièrement compris dans son cylindre de Ø0,5. |
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1793/نموذج-المباراة-الوطنية-المشتركة-CNC-2016-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
