
نموذج المباراة الوطنية المشتركة CNC 2006: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1784/نموذج-المباراة-الوطنية-المشتركة-CNC-2006-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2006)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- التكنولوجيا والعلوم الصناعية - الهندسة الميكانيكية
- الدورة
- 2006
- عدد الصفحات
- 15
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN
D’ADMISSION
AUX GRANDES ECOLES D’INGENIEURS
Session : 2006
Filière: TSI
Epreuve de :_ Technologies et Sciences industrielles
Durée : 6 heures
Composition du sujet : ( Les deux Projets sont indépendants).
PROJET MECANIQUE
-Texte :Pages 2 à 6.
-Document .annexe : 1 Dessin d’ensemble
-Documents annexes : 2 , 2°
-1 Document réponse
PROJET ELECTRICITE :
-Texte :Pages 17 à 12”.
Aucun document supplémentaire n’est autorisé.
Les calculatrices sont autorisées
Recommandations :
11 est recommandé au candidat de lire la totalité du sujet.
I] est demandé de rappeler , sur la copie , le numéro de la question avant de développer la réponse.
La rédaction des réponses sera la plus concise possible : on évitera de trop longs développements des calculs en
laissant subsister les articulations du raisonnement.
Les hypothèses ne sont pas données systématiquement, c’est au candidat de les formuler au cours des réponses,
lorsque c’est nécessaire.
Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d’énoncé, il le signalera sur sa copie et
devra poursuivre sa composition.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
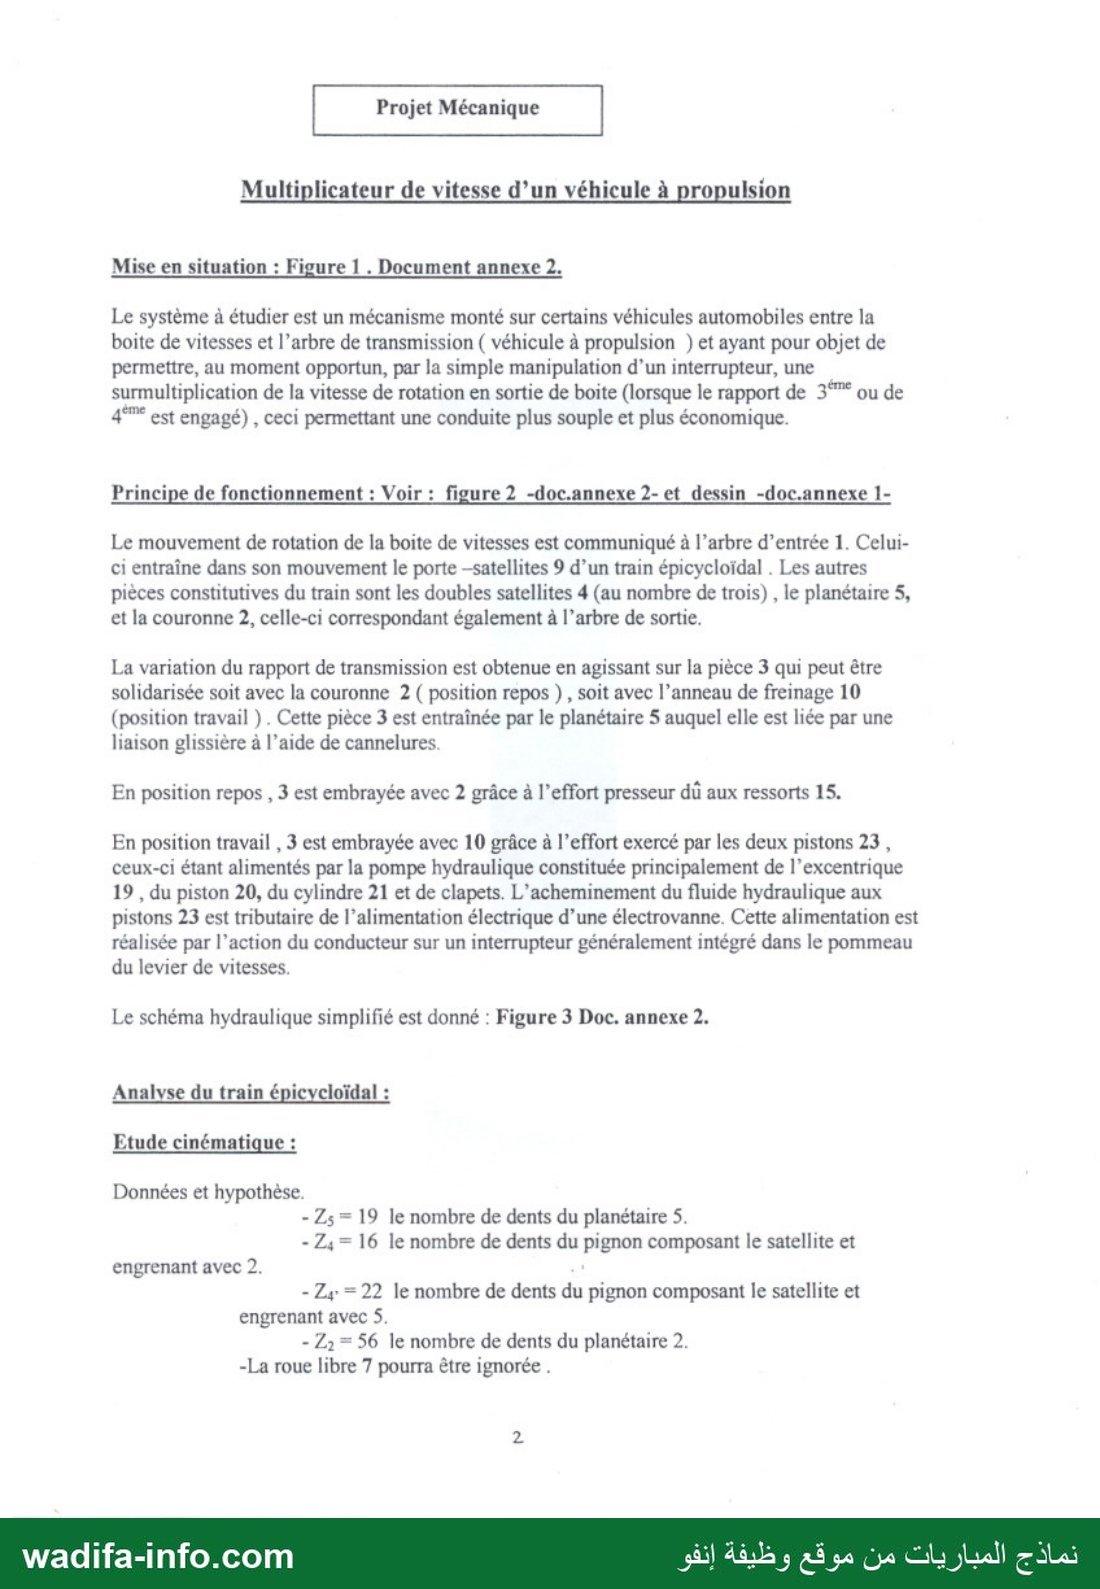
Projet Mécanique
Multiplicateur de vitesse d’un véhicule à propulsion
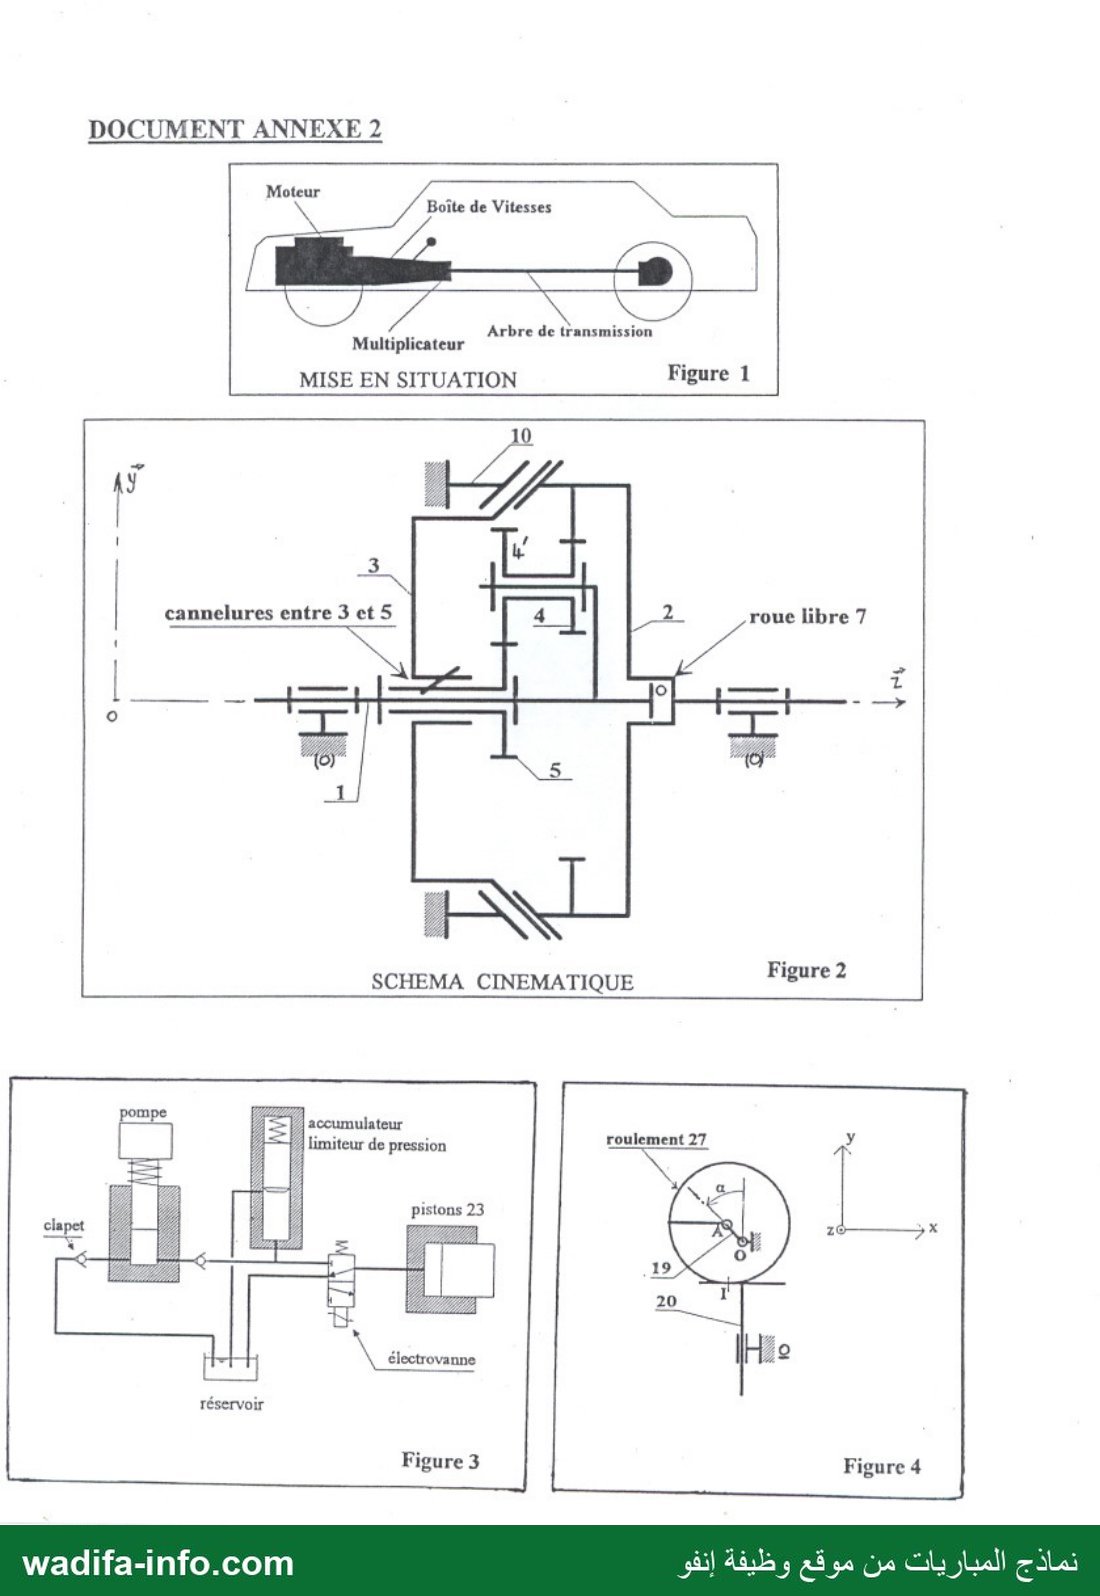
Mise en situation : Figure 1 . Document annexe 2.
Le système à étudier est un mécanisme monté sur certains véhicules automobiles entre la
boite de vitesses et l’arbre de transmission ( véhicule à propulsion ) et ayant pour objet de
permettre, au moment opportun, par la simple manipulation d’un interrupteur, une
surmultiplication de la vitesse de rotation en sortie de boite (lorsque le rapport de 377“ ou de
4°"* est engagé) , ceci permettant une conduite plus souple et plus économique.
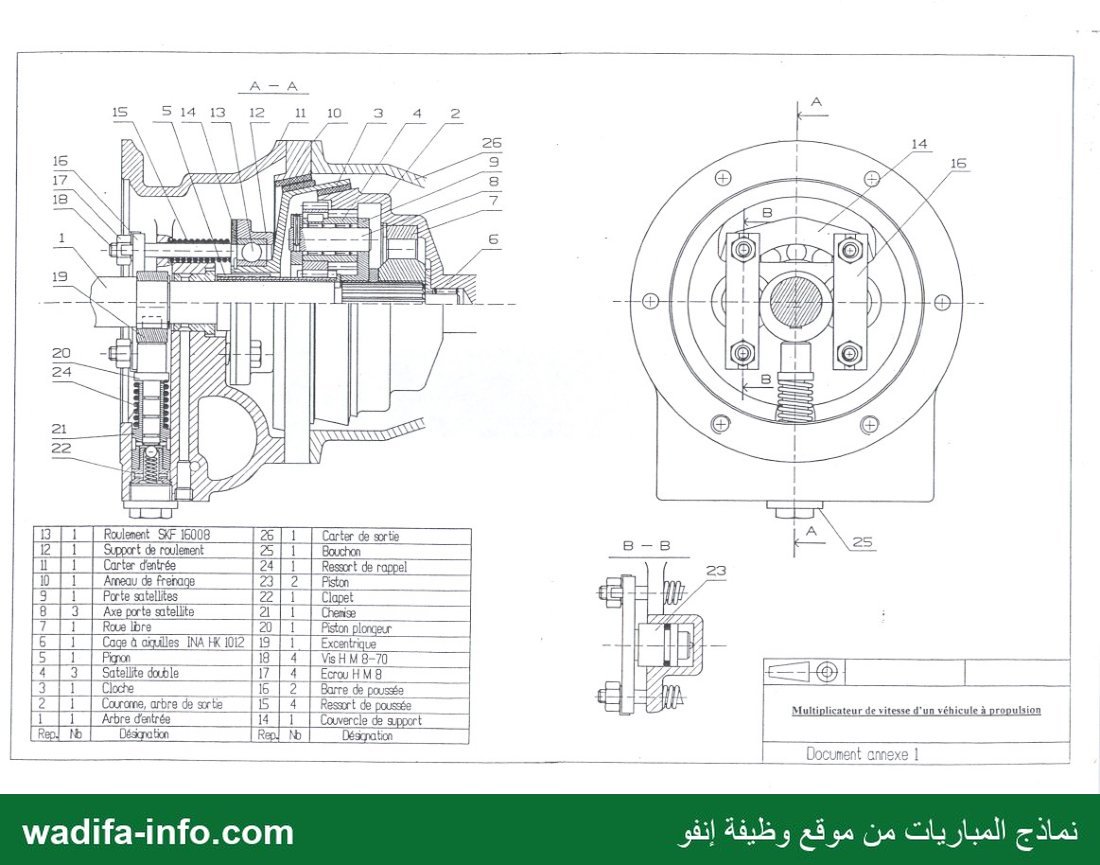
Principe de fonctionnement : Voir : figure 2 -doc.annexe 2- et dessin -doc.annexe 1-
Le mouvement de rotation de la boite de vitesses est communiqué à l’arbre d’entrée 1. Celui-
ci entraîne dans son mouvement le porte —satellites 9 d’un train épicycloïdal . Les autres
pièces constitutives du train sont les doubles satellites 4 (au nombre de trois) , le planétaire 5,
et la couronne 2, celle-ci correspondant également à l’arbre de sortie.
La variation du rapport de transmission est obtenue en agissant sur la pièce 3 qui peut être
solidarisée soit avec la couronne 2 ( position repos ) , soit avec l’anneau de freinage 10
(position travail ) . Cette pièce 3 est entraînée par le planétaire 5 auquel elle est liée par une
liaison glissière à l’aide de cannelures.
En position repos , 3 est embrayée avec 2 grâce à l’effort presseur dû aux ressorts 15.
En position travail , 3 est embrayée avec 10 grâce à l’effort exercé par les deux pistons 23 ,
ceux-ci étant alimentés par la pompe hydraulique constituée principalement de l’excentrique
19 , du piston 20, du cylindre 21 et de clapets. L’acheminement du fluide hydraulique aux
pistons 23 est tributaire de l’alimentation électrique d’une électrovanne. Cette alimentation est
réalisée par l’action du conducteur sur un interrupteur généralement intégré dans le pommeau
du levier de vitesses.
Le schéma hydraulique simplifié est donné : Figure 3 Doc. annexe 2.
Analyse du train épicycloïdal :
Etude cinématique :
Données et hypothèse.
- 75 = 19 le nombre de dents du planétaire 5.
- Z4 = 16 le nombre de dents du pignon composant le satellite et
engrenant avec 2.
- Z4 22 le nombre de dents du pignon composant le satellite et
engrenant avec 5.
- Z2 = 56 le nombre de dents du planétaire 2.
-La roue libre 7 pourra être ignorée .
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
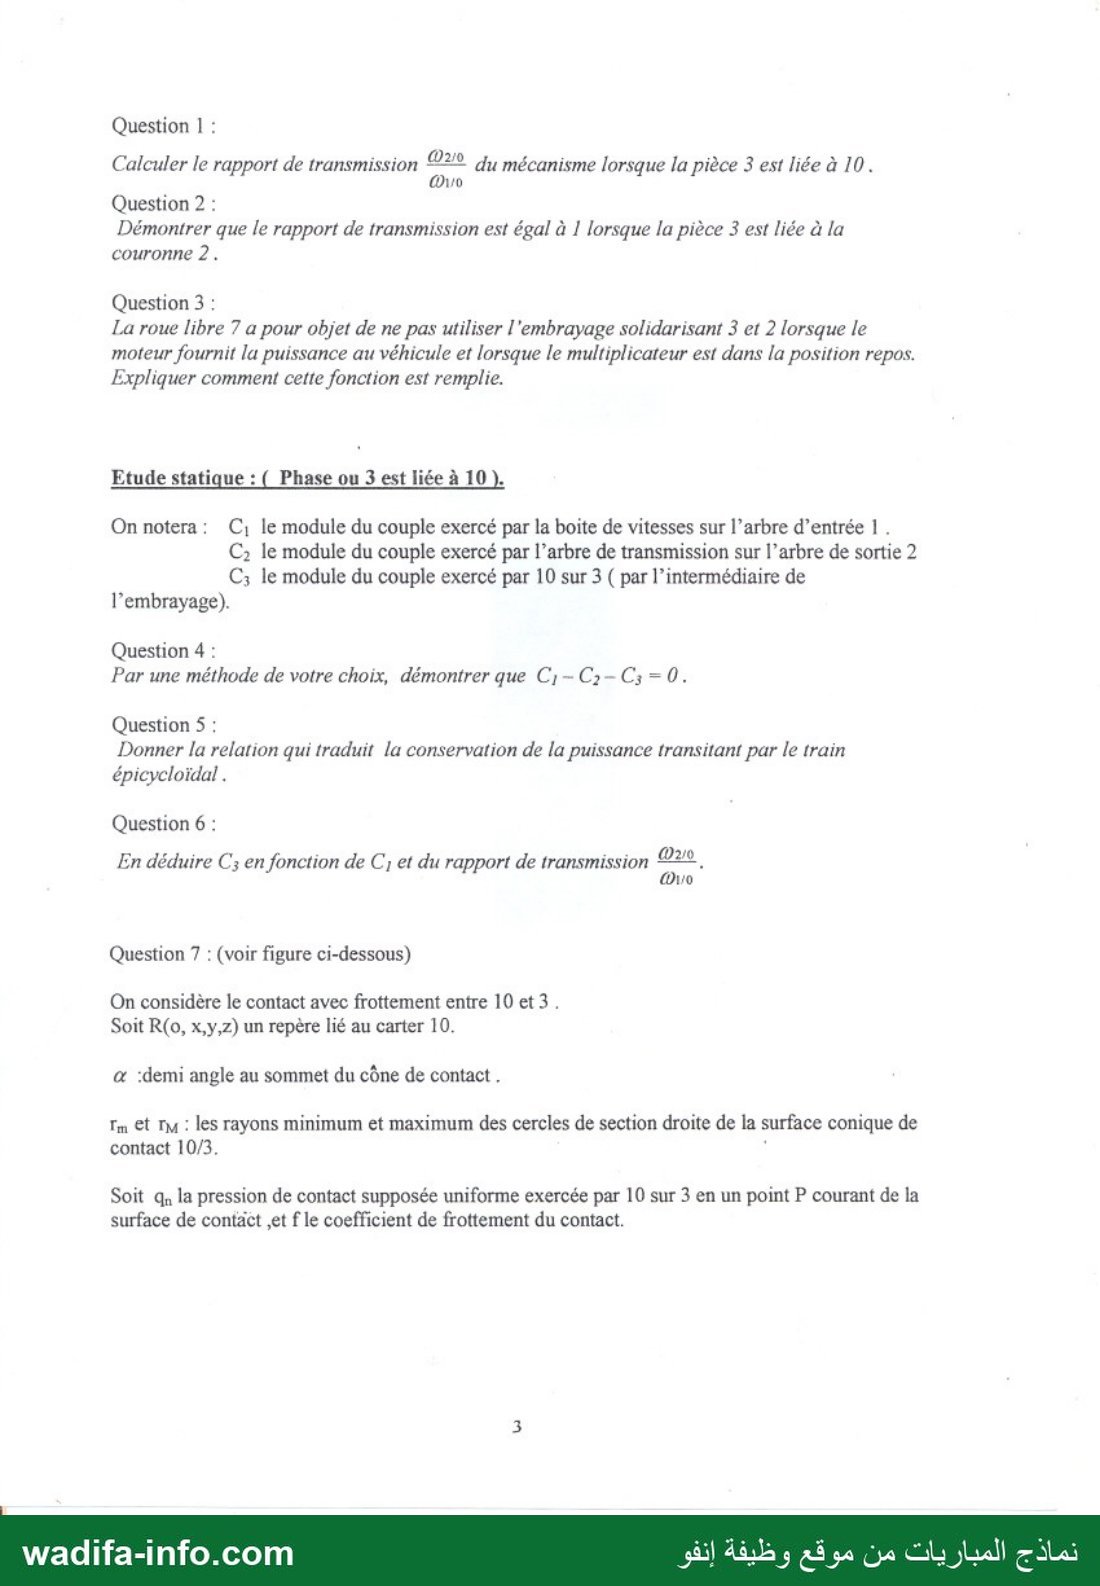
Question 1 :
Calculer le rapport de transmission O2 du mécanisme lorsque la pièce 3 est liée à 10.
6010
Question 2 :
Démontrer que le rapport de transmission est égal à ! lorsque la pièce 3 est liée à la
couronne 2.
Question 3 :
La roue libre 7 a pour objet de ne pas utiliser l'embrayage solidarisant 3 et 2 lorsque le
moteur fournit la puissance au véhicule et lorsque le multiplicateur est dans la position repos.
Expliquer comment cette fonction est remplie.
Etude statique : ( Phase ou 3 est liée à 10 ).
On notera : C, le module du couple exercé par la boite de vitesses sur l’arbre d’entrée 1 .
C2 le module du couple exercé par l’arbre de transmission sur l’arbre de sortie 2
C3 le module du couple exercé par 10 sur 3 ( par l’intermédiaire de
l’embrayage).
Question 4 :
Par une méthode de votre choix, démontrer que C,-C3-C; - ٠
Question 5 :
Donner la relation qui traduit la conservation de la puissance transitant par le train
épicycloïdal .
Question 6 :
En déduire C3 en fonction de رن et du rapport de transmission Que
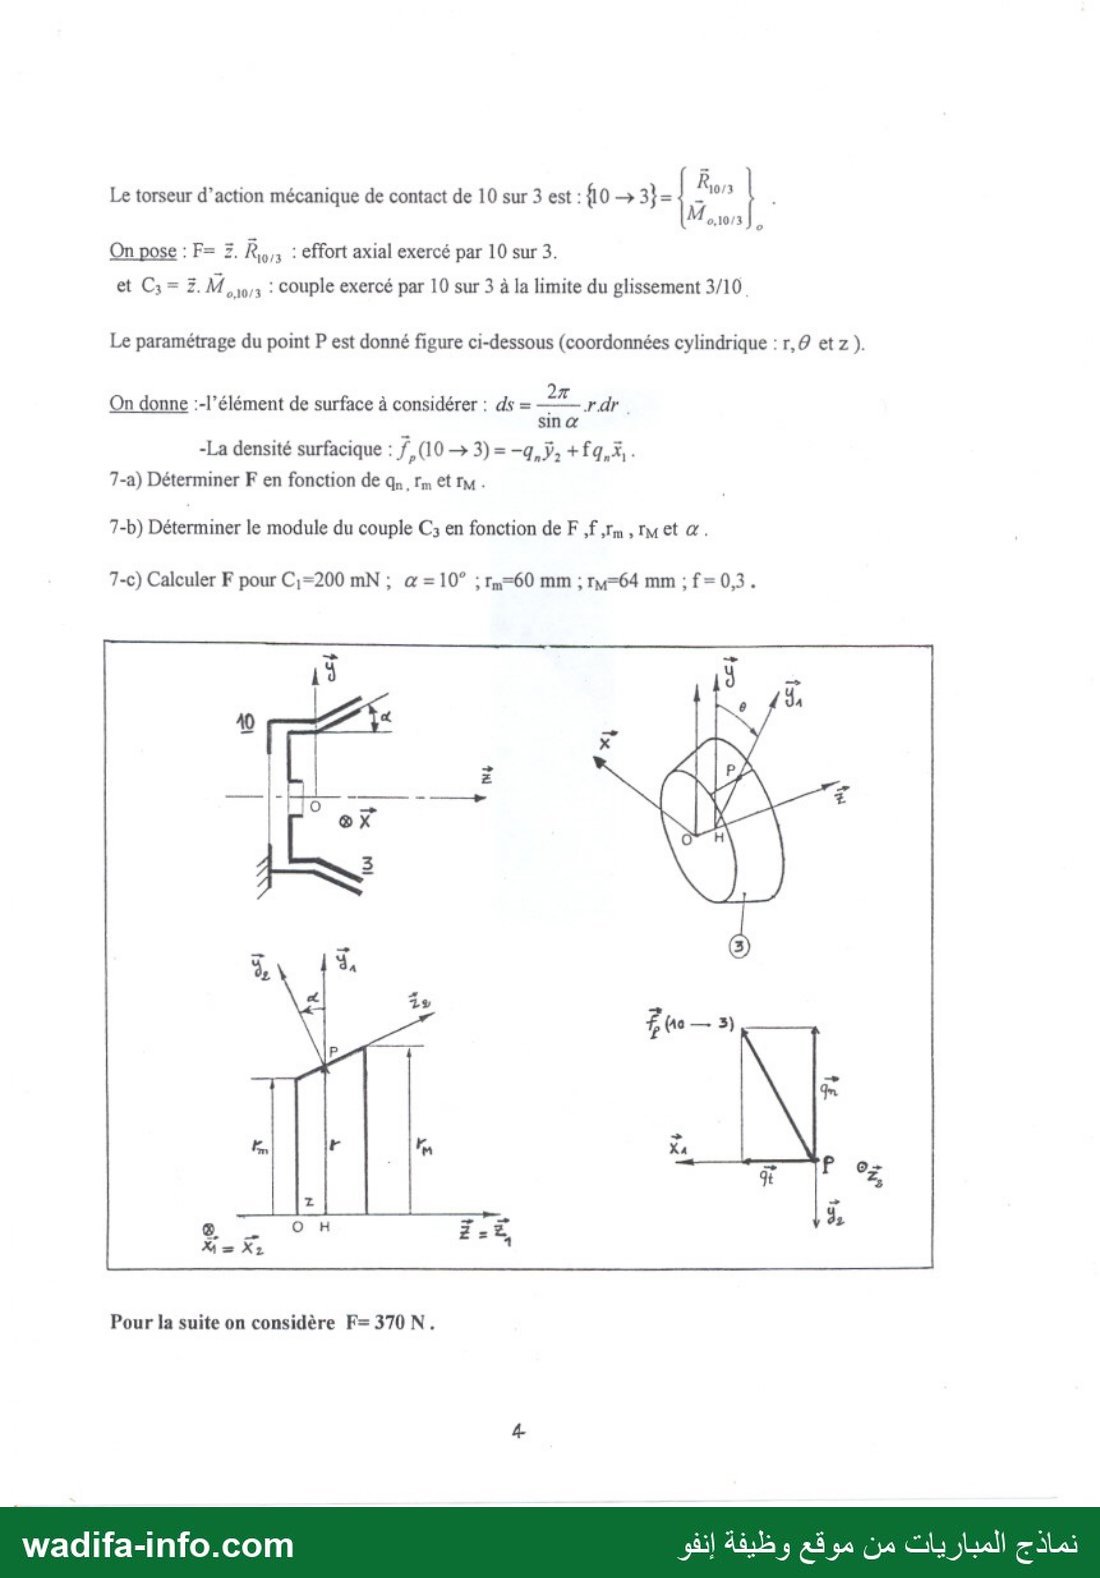
Question 7 : (voir figure ci-dessous)
On considère le contact avec frottement entre 10 et 3 .
Soit R(o, x,y,z) un repère lié au carter 10.
@& :demi angle au sommet du cône de contact .
Tm €t Km : les rayons minimum et maximum des cercles de section droite de la surface conique de
contact 10/3.
Soit qu la pression de contact supposée uniforme exercée par 10 sur 3 en un point P courant de la
surface de contact et f le coefficient de frottement du contact.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Le torseur d'action mécanique de contact de 10 sur 3 est : {10 — 3}= | on :
5,103 أ
On pose : F= 2. ورور : effort axial exercé par 10 sur 3.
et C; = Z. M,,9/3 : Couple exercé par 10 sur 3 à la limite du glissement 3/10
Le paramétrage du point P est donné figure ci-dessous (coordonnées cylindrique : r,0 etz ).
27
sin œ
-La densité surfacique : f, (10—3)=-q,5, + -
On donne :-l’élément de surface à considérer : ds =
7-a) Déterminer F en fonction de qu, ما €t fm ٠
7-b) Déterminer le module du couple C3 en fonction de F f ,rn , rmet ٠
7-c) Calculer F pour C,=200 mN : @ = 10° ; r,=60 mm ; ry=64 mm : f = 0,3.
Pour la suite on considère F= 370 N.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Question 8 :
En déduire la pression d'alimentation des deux vérins 23 ; le diamètre intérieur du cylindre
est égal à 24 mm ; les ressorts assurant l'embrayage __…. — exercent , quant à eux, un
effort axial total F'= 450 N.
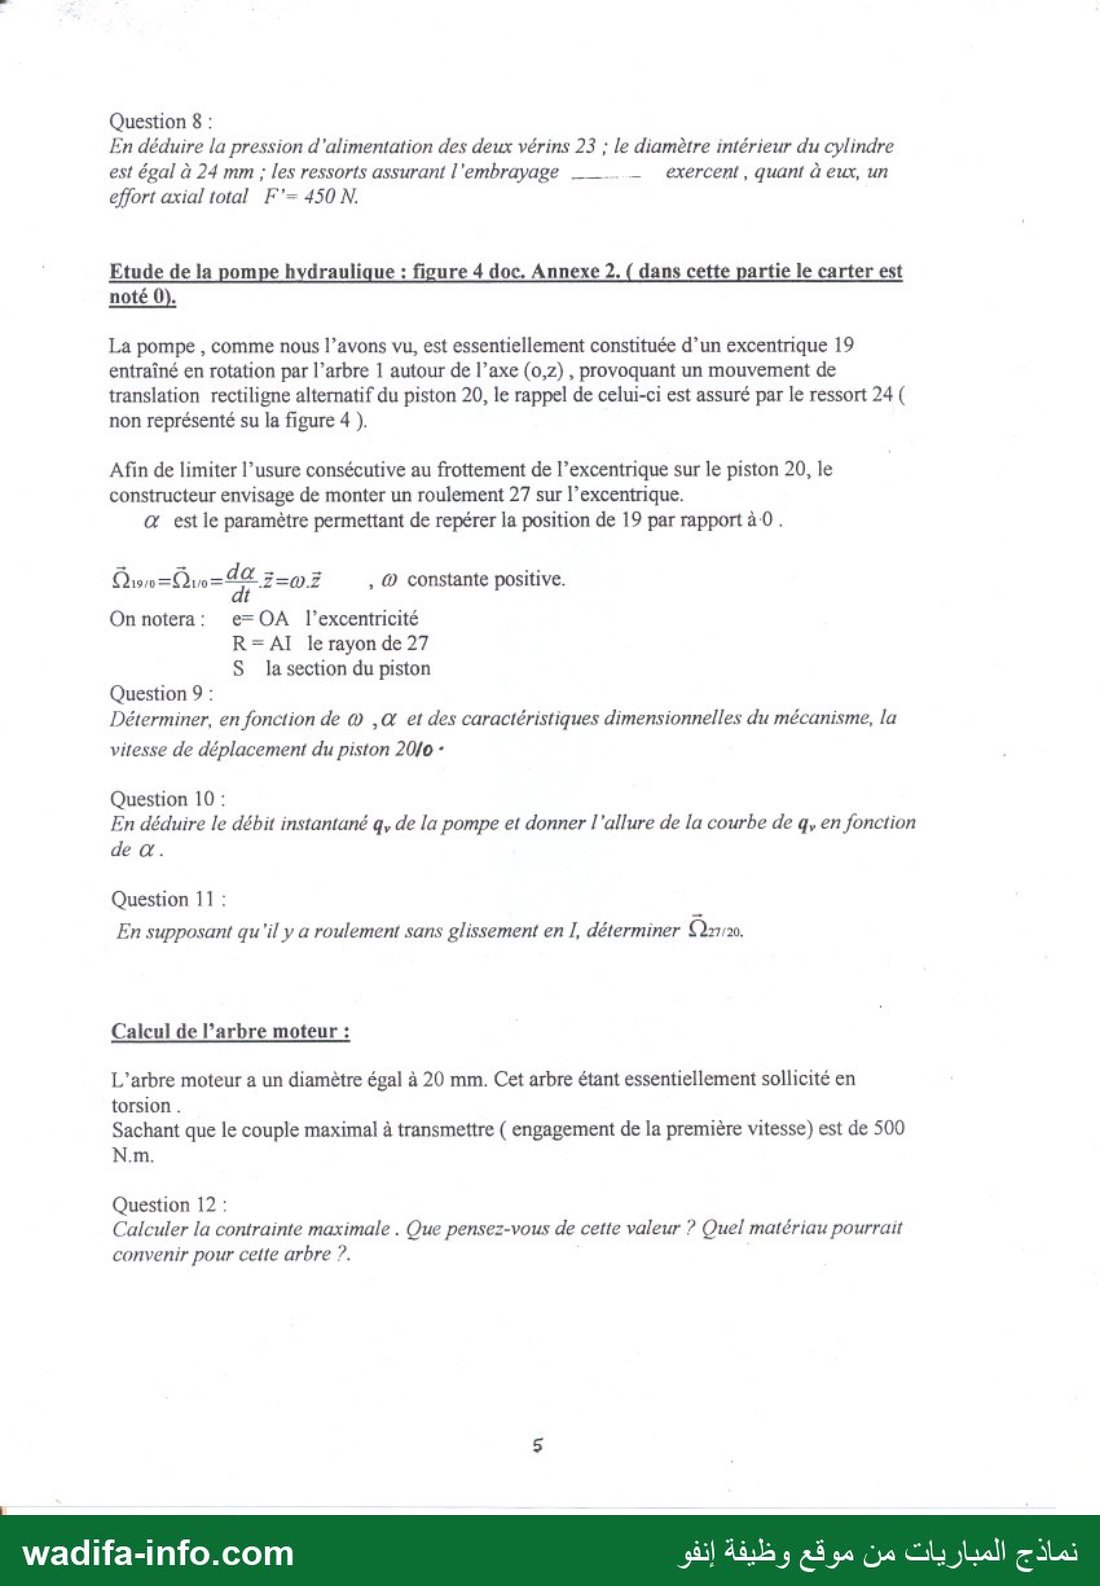
Etude de la pompe hydraulique : figure 4 doc. Annexe 2. ( dans cette partie le carter est
noté 0).
La pompe , comme nous l’avons vu, est essentiellement constituée d’un excentrique 19
entraîné en rotation par l’arbre 1 autour de l’axe (0,z) , provoquant un mouvement de
translation rectiligne alternatif du piston 20, le rappel de celui-ci est assuré par le ressort 24 (
non représenté su la figure 4 ).
Afin de limiter l’usure consécutive au frottement de l’excentrique sur le piston 20, le
constructeur envisage de monter un roulement 27 sur l’excentrique.
@ est le paramètre permettant de repérer la position de 19 par rapport à 0 .
Quow=Que= "3 2-27 , © constante positive.
Onnotera: فوح l’excentricité
R= AI le rayon de 27
S la section du piston
Question 9 :
Déterminer, en fonction de © ,À et des caractéristiques dimensionnelles du mécanisme, la
vitesse de déplacement du piston 20/0 -
Question 10 :
En déduire le débit instantané ,و de la pompe et donner l'allure de la courbe de q, en fonction
de 0 .
Question 11 :
En supposant qu'il y a roulement sans glissement en I, déterminer min.
2 q
Calcul de l’arbre moteur :
L'arbre moteur a un diamètre égal à 20 mm. Cet arbre étant essentiellement sollicité en
torsion .
Sachant que le couple maximal à transmettre ( engagement de la première vitesse) est de 500
Question 12 :
Calculer la contrainte maximale . Que pensez-vous de cette valeur ? Quel matériau pourrait
convenir pour cette arbre ?.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
13 | 1 | Roulenent 9 16008 26 | 1 | Carter de sorte
|12 | 1 | Support de roulement 425 | 1 | Bouchon
Carter d'entrée 24 | | | Ressort de rappel | 1 | لل
10 _|_1 Anneau de frenage |23| 2 | Piston _ =
3 ! ١ Porte satellites [22 | 1 | Clapet
8 | 3 | Axe porte sntelite A | 1 | Ces
7 |1 Rowe 8 20 | ! | Piston plonceur
6 | 1 | Cage à ciplles INA H 102 [19 | 1 | Excentrique |
5 11 | Pan -- 118 | 4 | 8808-70 — -
aie [16 | 2 | Barre de pousse
2 1 Couware, arbre de srte 15 4 rt de poussée Multiplicateur de vitesse d'un véhicule à propulsion
1| | Arbre d'strée و 1 5 0
Rep! ذا 065000 Reo! N Désonation
| Document cmexe !
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
DOCUMENT ANNEXE 2
Boîte de Vitesses \ ١ / ع
Multiplicateur
MISE EN SITUATION
Arbre de transmission
Figure 1
SCHEMA CINEMATIQUE
roulement 27
1 يا ] \_ électrovanne
réservoir
Figure 3 Figure 4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Figure 5
Echelle 1
EXTREMITE DE L'ARBRE DE
TRANSMISSION
tt LS LA
9 1 27
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
0
19121011100 2 3110
00 "0ت 0 1521041301
— صفحة 10 —
Projet Electricité
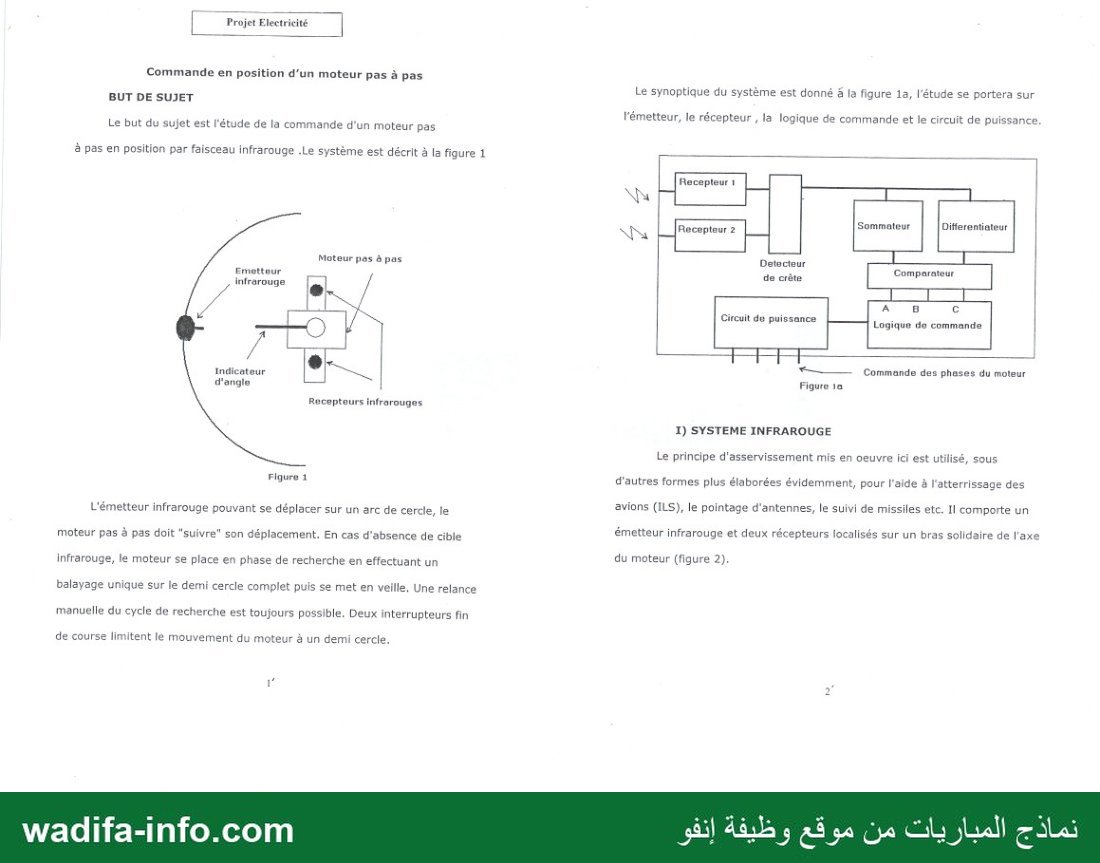
Commande en position d’un moteur pas à pas
Le synoptique du système est donné à la figure 1a, l‘étude se portera sur
BUT DE SUJET
l'émetteur, le récepteur , la logique de commande et le circuit de puissance.
Le but du sujet est l'étude de la commande d'un moteur pas
à pas en position par faisceau infrarouge .Le système est décrit à la figure 1 _- , _ - ب
Sommateur Differentiateur
Detecteur
de crête
Moteur pas à pas
Emetteur
infrarouge
Circuit de puissance Logique de commande
: ›" Commande des phases du moteur
Indicateur
d'angle
Figure 1a
Recepteurs infrarouges
I) SYSTEME INFRAROUGE
Le principe d'asservissement mis en oeuvre ici est utilisé, sous
Figure 1 d'autres formes plus élaborées évidemment, pour l'aide à l'atterrissage des
avions (ILS), le pointage d'antennes, le suivi de missiles etc. 1١ comporte un
L'émetteur infrarouge pouvant se déplacer sur un arc de cercle, le
3 it "euivre" 3 1 ; émetteur infrarouge et deux récepteurs localisés sur un bras solidaire de l'axe
moteur pas à pas doit "suivre" son déplacement. En cas d absence de cible 9
noteur (fi 3 2).
Infrarouge, le moteur se place en phase de recherche en effectuant un du moteur (figure 2)
balayage unique sur le demi cercle complet puis se met en veille, Une relance
manuelle du cycle de recherche est toujours possible. Deux interrupteurs fin
de course limitent le mouvement du moteur à un demi cercle.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
0
صا إن
7 8 0222
Modulateur
RE 100 $
Figure 9 9
0
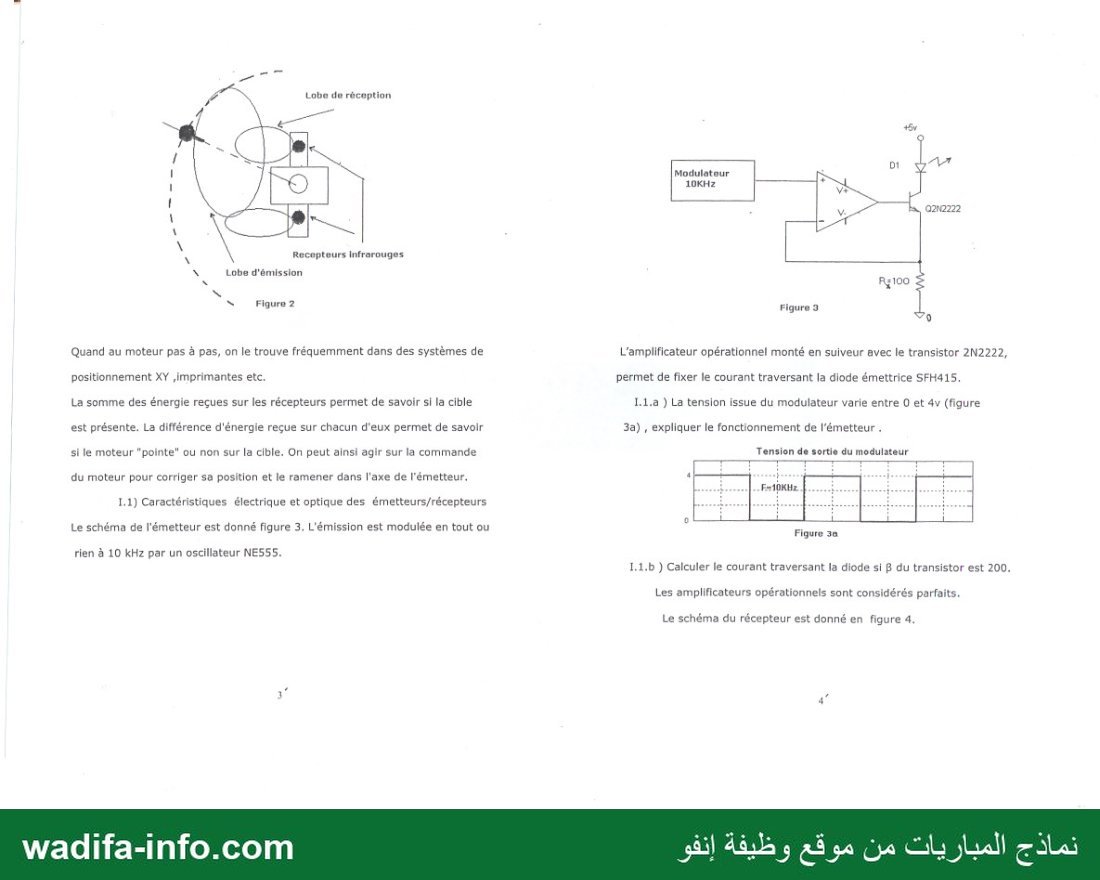
L’amplificateur opérationnel monté en suiveur avec le transistor 2N2222,
permet de fixer le courant traversant la diode émettrice SFH415.
1.1.8 ) La tension issue du modulateur varie entre 0 et 4v (figure
3a) , expliquer le fonctionnement de l'émetteur .
Tension de sortie du modulateur
1 5 T- oi — ص
F=10KHz
Figure 30
1.1.5 ) Calculer le courant traversant la diode si B du transistor est 200,
Les amplificateurs opérationnels sont considérés parfaits.
Le schéma du récepteur est donné en figure 4,
نماذج المباريات من موقع وظيفة إنفو
Lobe de réception
7
١ Recopteurs Infrarouges
›‹ Lobe d'émission
›“ Fiqure2
Quand au moteur pas à pas, on le trouve fréquemment dans des systèmes de
positionnement XY ,imprimantes etc.
La somme des énergie reçues sur les récepteurs permet de savoir si la cible
est présente. La différence d'énergie reçue sur chacun d'eux permet de savoir
si le moteur "pointe" ou non sur la cible. On peut ainsi agir sur la commande
du moteur pour corriger 58 position et le ramener dans l'axe de l'émetteur,
1.1) Caractéristiques électrique et optique des émetteurs/récepteurs
Le schéma de l'émetteur est donné figure 3, L'émission est modulée en tout ou
rien à 10 kHz par un oscillateur NES55.
wadifa-info.com
— صفحة 12 —
Ampli
Qu: de
difference
JS 0 Detection de
crete
À سمه Qu 2
phototransistor vi
Figure 5
Figure +
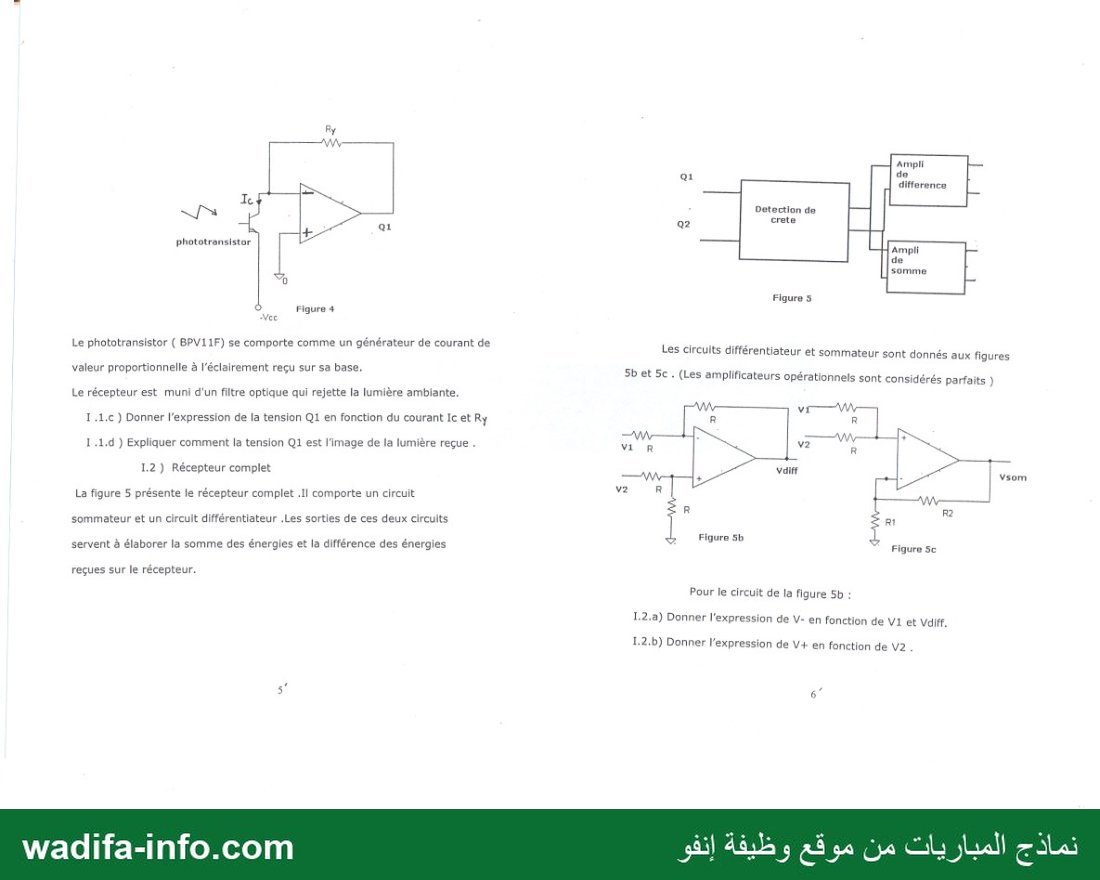
Le phototransistor ( BPV11F) se comporte comme un générateur de courant de L é 1
es circuits différentiateur et sommateur sont donnés aux figures
5b et Sc . (Les amplificateurs opérationnels sont considérés parfaits )
valeur proportionnelle à l’éclairement reçu sur sa base,
Le récepteur est muni d'un filtre optique qui rejette la lumière ambiante.
WW vi VW
I .1.c ) Donner l'expression de la tension Q1 en fonction du courant Ic et Ry | R R
اليزليت + — AM SN
1 .1.d ) Expliquer comment la tension Q1 est l'image de la lumière reçue . nr = v2 bi 8 قا
1.2( Récepteur complet مب vdifr 0 vsom
1 + SAC
La figure 5 présente le récepteur complet .!! comporte un circuit va R 2 AW |
6 8 :
sommateur et un circuit différentlateur .Les sorties de ces deux circuits 1 En
J Figure Sb JL
“Figure Sc
servent à élaborer la somme des énergies et la différence des énergies
reçues sur le récepteur.
Pour le circuit de la figure 5b :
1.2.) Donner l'expression de V- en fonction de V1 et Vdiff.
1.2.b) Donner l'expression de V4 en fonction de V2.
6
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 13 —
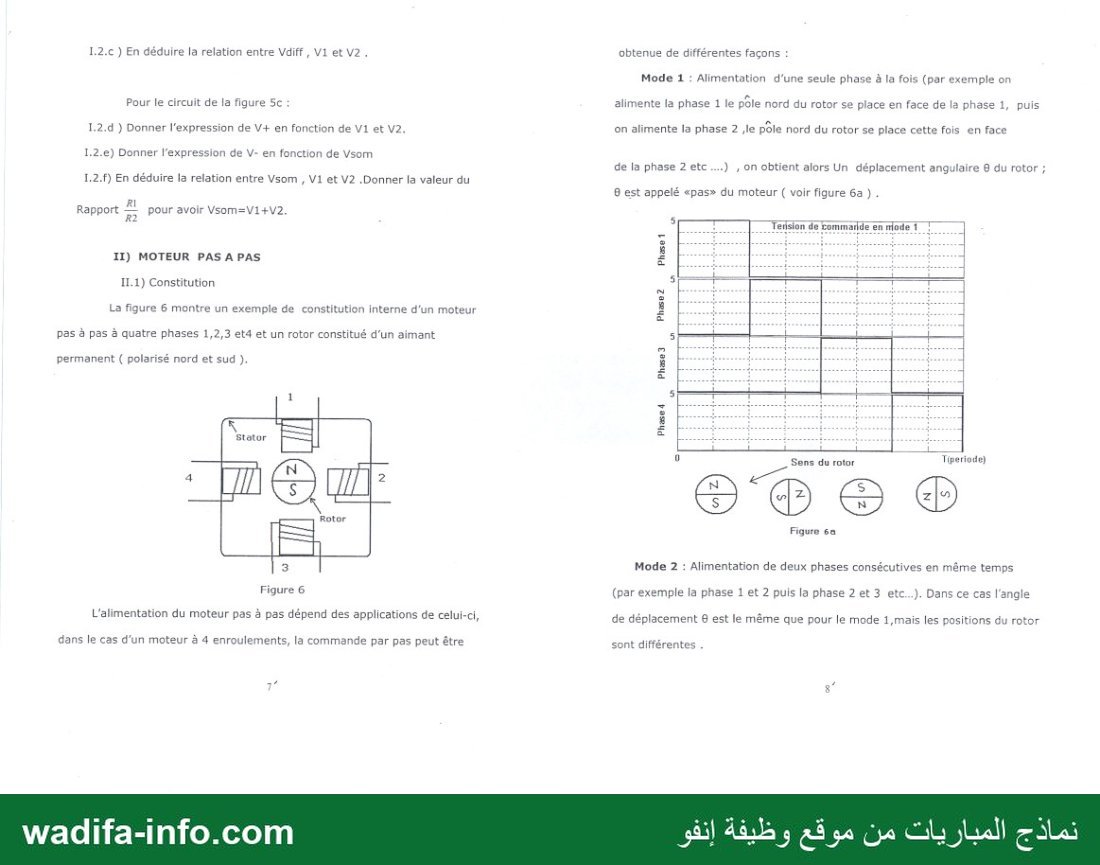
obtenue de différentes façons :
Mode 1 : Alimentation d’une seule phase à la fois (par exemple on
2
alimente la phase 1 le pole nord du rotor se place en face de la phase 1, puis
2
on alimente la phase 2 عا, pole nord du rotor se place cette fois en face
de la phase 2 etc ….) , on obtient alors Un déplacement angulaire © du rotor ;
8 est appelé «pas» du moteur ( voir figure 6a ٠
Phase3 Phase2 Phase 1
Phase 4
= Tiperiode)
Sens du rotor
Figure 6
Mode 2 : Alimentation de deux phases consécutives en même temps
(par exemple la phase 1 et 2 puis la phase 2 et 3 etc….). Dans ce cas l'angle
de déplacement 8 est le même que pour le mode 1,mais les positions du rotor
sont différentes .
نماذج المباريات من موقع وظيفة إنفو
1.2.c ) En déduire la relation entre Vdiff, V1 et V2,
Pour le circuit de la figure Sc :
1.2.0 ) Donner l‘expression de V+ en fonction de V1 et V2.
1.2.e) Donner l'expression de V- en fonction de Vsom
1.2.f) En déduire la relation entre Vsom , V1 et V2 .Donner la valeur du
Rapport 2 pour avoir Vsom=V1+V2.
II) MOTEUR PAS A PAS
II.1) Constitution
La figure 6 montre un exemple de constitution Interne d'un moteur
pas à pas à quatre phases 1,2,3 et4 et un rotor constitué d'un aimant
permanent ( polarisé nord et sud ).
Figure 6
L'alimentation du moteur pas à pas dépend des applications de celui-ci,
dans le cas d’un moteur à 4 enroulements, la commande par pas peut être
wadifa-info.com
— صفحة 14 —
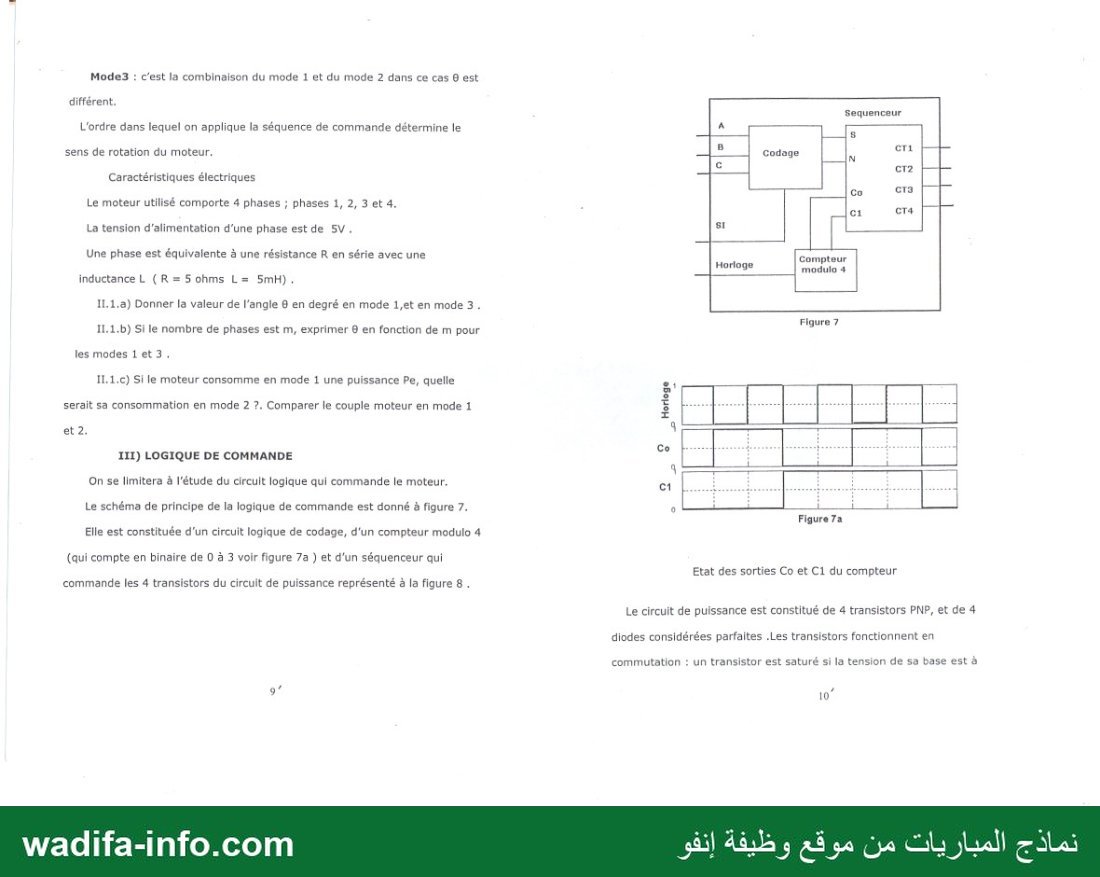
Mode3 : c’est la combinaison du mode 1 et du mode 2 dans ce cas © est
différent.
Sequenceur
L'ordre dans lequel on applique la séquence de commande détermine le
8
sens de rotation du moteur.
Caractéristiques électriques
Le moteur utilisé comporte 4 phases ; phases 1, 2, 3 et 4.
La tension d'alimentation d’une phase est de SV.
Une phase est équivalente à une résistance R en série avec une Compteur
modulo 4
Horloge
inductance L (R= 5 ohms جا 5mH).
11,1,a) Donner la valeur de l'angle 6 en degré en mode 1,et en mode 3.
Figure 7
11.1.b) Si le nombre de phases est m, exprimer © en fonction de m pour
lesmodes 1 et 3.
11.1.©( Si le moteur consomme en mode 1 une puissance Pe, quelle
serait sa consommation en mode 2 ?. Comparer le couple moteur en mode 1
et 2.
III) LOGIQUE DE COMMANDE
On se limitera à l'étude du circuit logique qui commande le moteur.
Le schéma de principe de la logique de commande est donné à figure 7. 1 1 ل
Figure 7a
Elle est constituée d'un circuit logique de codage, d'un compteur modulo 4
(qui compte en binaire de 0 à 3 voir figure 7a ) et d’un séquenceur qui
Etat des sorties Co et C1 du compteur
commande les 4 transistors du circuit de puissance représenté à la figure 8 .
Le circuit de puissance est constitué de 4 transistors PNP, et de 4
diodes considérées parfaites .Les transistors fonctionnent en
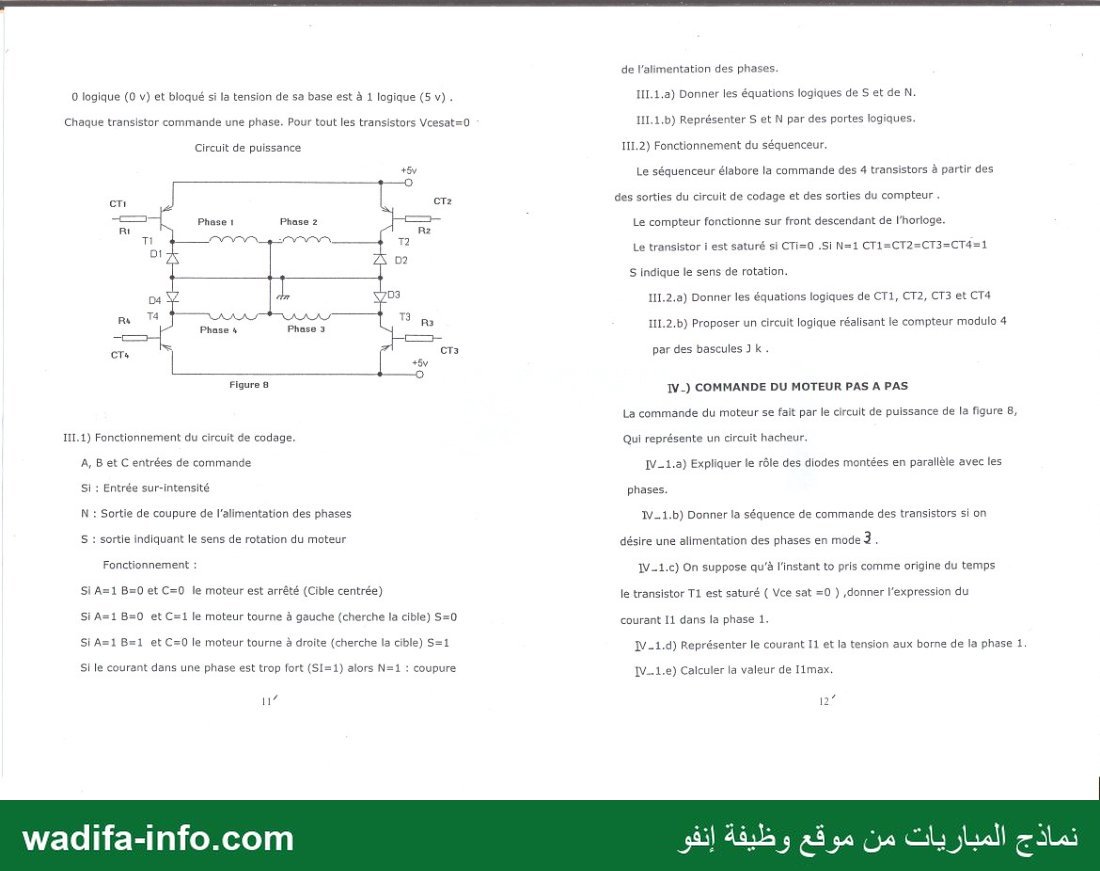
commutation : un transistor est saturé si la tension de sa base est à
9 10”
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
de l'alimentation des phases.
0 logique (0 v) et bloqué si la tension de sa base est à 1 logique (5 v) . 111.1.2( Donner les équations logiques de 5 et de N.
giq )
Chaque transistor commande une phase. Pour tout les transistors Vcesat=0 111.1.0( Représenter S et N par des portes logiques.
Circuit de puissance HI.2) Fonctionnement du séquenceur.
Le séquenceur élabore la commande des 4 transistors à partir des
des sorties du circuit de codage et des sorties du compteur .
Phase 1 Phase 2 Le compteur fonctionne sur front descendant de l'horloge.
Ti + NN هد هف
Le transistor i est saturé si CTi=0 .5 N=1 CT1=CT2=CT3=CT4=1
S Indique le sens de rotation.
111.2.8( Donner les équations logiques de CT1, CT2, CT3 et CT4
AS AAAS ; ;
Phase 4 Phase 3 111.2.0( Proposer un circuit logique réalisant le compteur modulo 4
par des bascules [ k .
Fire s IV.) COMMANDE DU MOTEUR PAS À PAS
La commande du moteur se fait par le circuit de puissance de la figure 8,
11].1( Fonctionnement du circuit de codage. Qui représente un circuit hacheur.
A, Bet C entrées de commande [V_1.a) Expliquer le rôle des diodes montées en parallèle avec les
Si : Entrée sur-intensité phases.
N : Sortie de coupure de l'alimentation des phases IV….1.b) Donner la séquence de commande des transistors si on
S : sortie indiquant le sens de rotation du moteur désire une alimentation des phases en mode 3
006000680 : 1V_1.c) On suppose qu’à l'instant to pris comme origine du temps
Si A=1 B=0 et C=0 le moteur est arrêté (Cible centrée) le transistor T1 est saturé ( Vce sat =0 ) ,donner l'expression du
SiA=1 B=0 et C=L le moteur tourne à gauche (cherche la cible) S=0 courant 11 dans la phase 1.
SiA=1 B=1 et وح le moteur tourne à droite (cherche la cible) S=1 JV -1.d) Représenter le courant 11 et la tension aux borne de la phase 1.
Si le courant dans une phase est trop fort (SI=1) alors N=1 : coupure [V…1.e) Calculer la valeur de I1max
1 12
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Technologies et Sciences Industrielles du Concours National Commun (CNC) 2006, filière TSI, concours d'admission aux grandes écoles d'ingénieurs marocaines. Durée : 6 heures, calculatrices autorisées. C'est un problème composé de deux projets indépendants. Le projet mécanique porte sur le multiplicateur de vitesse (overdrive) d'un véhicule à propulsion : train épicycloïdal, statique et couples, embrayage conique, pompe à excentrique, torsion de l'arbre. Le projet électricité porte sur la commande en position d'un moteur pas à pas par faisceau infrarouge : émetteur à source de courant, récepteur à phototransistor, montages soustracteur et sommateur, modes de pas, logique combinatoire et séquentielle, hacheur de phase. Remarque : la page 6 du texte mécanique (questions de conception liées au document réponse, à la figure 5 « extrémité de l'arbre de transmission » et aux tableaux de joints de la figure 6) manque dans le scan. Voici une correction méthodologique proposée.
💡 Avant de commencer : le fil conducteur mécanique est le rapport du train épicycloïdal (Q1). Il conditionne C3, puis l'effort F de l'embrayage et la pression des vérins. Vérifiez-le : l'énoncé impose ensuite F = 370 N, et c'est exactement ce que donne un rapport juste. Côté électricité, les questions sont courtes et indépendantes : amplificateurs opérationnels idéaux, logique et circuit RL. Ce sont des points faciles à ne pas laisser.
Projet mécanique : train épicycloïdal
Question 1 : rapport ω2/0/ω1/0 quand 3 est lié à 10
- Le porte-satellites 9 est entraîné par 1. Le planétaire 5 est lié à 3 par cannelures. La couronne 2 (denture intérieure) est la sortie. Quand 3 est lié à 10, ω5/0 = 0.
- Raison basique (porte-satellites fixe), de 5 vers 2 : engrenage extérieur 5/4' puis intérieur 4/2, d'où λ = (ω2 − ω9)/(ω5 − ω9) = −(Z5·Z4)/(Z4'·Z2) = −(19 × 16)/(22 × 56) = −304/1232 ≈ −0,247.
- Avec ω5 = 0 : ω2 − ω9 = −λω9, soit ω2/0/ω1/0 = 1 − λ = 1536/1232 ≈ 1,247. C'est une surmultiplication d'environ 25 %.
- Sur le schéma cinématique, les repères 4 et 4' semblent inversés par rapport au texte. On suit les données du texte (Z4 = 16 avec 2, Z4' = 22 avec 5), confirmées par la valeur F = 370 N imposée plus loin.
Question 2 : rapport égal à 1 quand 3 est lié à 2
Si 3 est lié à 2, alors ω5 = ω2. La relation de Willis donne (ω2 − ω9) = λ(ω2 − ω9), soit (1 − λ)(ω2 − ω9) = 0. Comme λ ≠ 1, ω2 = ω9 = ω1 : deux éléments du train tournent à la même vitesse, le train est bloqué et tourne en bloc. Le rapport vaut 1 (prise directe).
Question 3 : rôle de la roue libre 7
La roue libre 7 est placée entre l'arbre d'entrée 1 et la couronne de sortie 2 (voir le schéma cinématique). En position repos, quand le moteur entraîne le véhicule, 1 tend à tourner plus vite que 2 : la roue libre se bloque et transmet directement le couple de 1 à 2, sans solliciter l'embrayage 3/2 (qui n'est serré que par les ressorts 15). Dans les autres cas, elle se désolidarise : en surmultiplication, ω2 > ω1 ; en frein moteur, c'est le véhicule qui entraîne et l'embrayage 3/2 transmet alors le couple.
Étude statique (3 lié à 10)
Question 4 : C1 − C2 − C3 = 0
On isole l'ensemble {1, 9, 4, 5, 3, 2}. En régime permanent, inertie et frottements négligés, on écrit le moment sur l'axe z des actions extérieures. Il y a trois couples : C1 (boîte sur 1, moteur), C2 (transmission sur 2, résistant) et C3 (10 sur 3, réaction du frein). Les liaisons pivot avec le bâti ne donnent pas de moment sur l'axe, d'où C1 − C2 − C3 = 0 avec les sens de la figure.
Question 5 : conservation de la puissance
La pièce 3 est fixe, donc C3 ne travaille pas. Sans pertes : C1·ω1/0 = C2·ω2/0.
Question 6 : C3 en fonction de C1
C2 = C1·ω1/ω2, d'où C3 = C1(1 − ω1/0/ω2/0) ≈ 0,198·C1.
Question 7 : embrayage conique 10/3
- Densité : f = −qny2 + f qnx1, avec y2 = cos α y1 − sin α z (normale au cône). La composante axiale est donc z·f = qn sin α.
- 7-a : F = ∫ qn sin α · (2π r dr/sin α), soit F = π qn(rM2 − rm2).
- 7-b : seul le frottement tangentiel donne un moment sur z : (r y1) ∧ (f qn x1) = −f qn r z. C3 = (2π f qn/sin α)·∫ r2dr = (2π f qn/(3 sin α))(rM3 − rm3), d'où C3 = (2fF/(3 sin α))·(rM3 − rm3)/(rM2 − rm2).
- 7-c : avec C1 = 200 N·m, C3 = 200 × 0,198 ≈ 39,6 N·m. (rM3 − rm3)/(rM2 − rm2) = 46,14·10-6/0,496·10-3 ≈ 0,0930 m et 2f/(3 sin 10°) ≈ 1,152, d'où C3 ≈ 0,1072·F. F ≈ 39,6/0,1072 ≈ 370 N, ce qui confirme la valeur imposée.
Question 8 : pression des deux vérins 23
Les pistons doivent vaincre les ressorts d'embrayage 3/2 (F' = 450 N, en sens opposé) et produire F = 370 N sur l'embrayage 3/10 : Fvérins = F + F' = 820 N. Section totale : 2 × π × 122 ≈ 904,8 mm2, d'où p = 820/904,8 ≈ 0,91 MPa ≈ 9 bar.
Pompe hydraulique (figure 4)
Question 9 : vitesse du piston 20/0
On repère OA = e par l'angle α compté depuis y (sens de la figure). Le piston 20 reste en contact en I avec le roulement 27 de rayon R, à la verticale sous A : yI = e cos α − R. Le piston est en translation selon y, d'où V(20/0) = −eω sin α · y. Le résultat ne dépend pas de R : le roulement ne modifie pas la loi de mouvement.
Question 10 : débit instantané
qv = S·|V| pendant la phase de refoulement (course du piston vers le cylindre 21, clapet de refoulement ouvert). qv = S e ω sin α pour 0 ≤ α ≤ π, et qv = 0 pendant l'aspiration (π à 2π), avec le choix de signe de la figure. La courbe est formée de demi-arches de sinusoïde d'amplitude S e ω, séparées de paliers nuls. Le débit moyen vaut S e ω/π, soit une cylindrée 2eS par tour. C'est un débit très pulsé, d'où l'accumulateur du circuit (figure 3).
Question 11 : Ω27/20
Roulement sans glissement en I : V(I, 27/20) = 0. Avec OA = e(−sin α x + cos α y) et AI = −R y :
- V(I, 27/0) = ω z ∧ OA + Ω27/0 ∧ AI = (−eω cos α + R ω27/0) x − eω sin α y ;
- V(I, 20/0) = −eω sin α y.
- L'égalité des composantes sur x donne ω27/0 = eω cos α/R. Le piston ne tourne pas, d'où Ω27/20 = (e ω cos α/R)·z.
Calcul de l'arbre moteur
Question 12 : contrainte de torsion
τmax = 16C/(πd3) = 16 × 500/(π × 0,023) ≈ 318 MPa. Cette valeur est élevée. En cisaillement, la limite élastique vaut environ 0,5 à 0,6 fois Re. Un acier de construction courant, avec Re de l'ordre de 250 à 350 MPa, ne convient donc pas. Il faut un acier allié traité (trempé-revenu), de type 42CrMo4 ou 35NiCrMo16, avec un Re de l'ordre de 800 MPa ou plus. Même ainsi, le coefficient de sécurité reste modeste, ce qui est acceptable car le couple maximal (première vitesse) est occasionnel. L'arbre doit aussi être vérifié en fatigue et au droit des cannelures (concentration de contraintes).
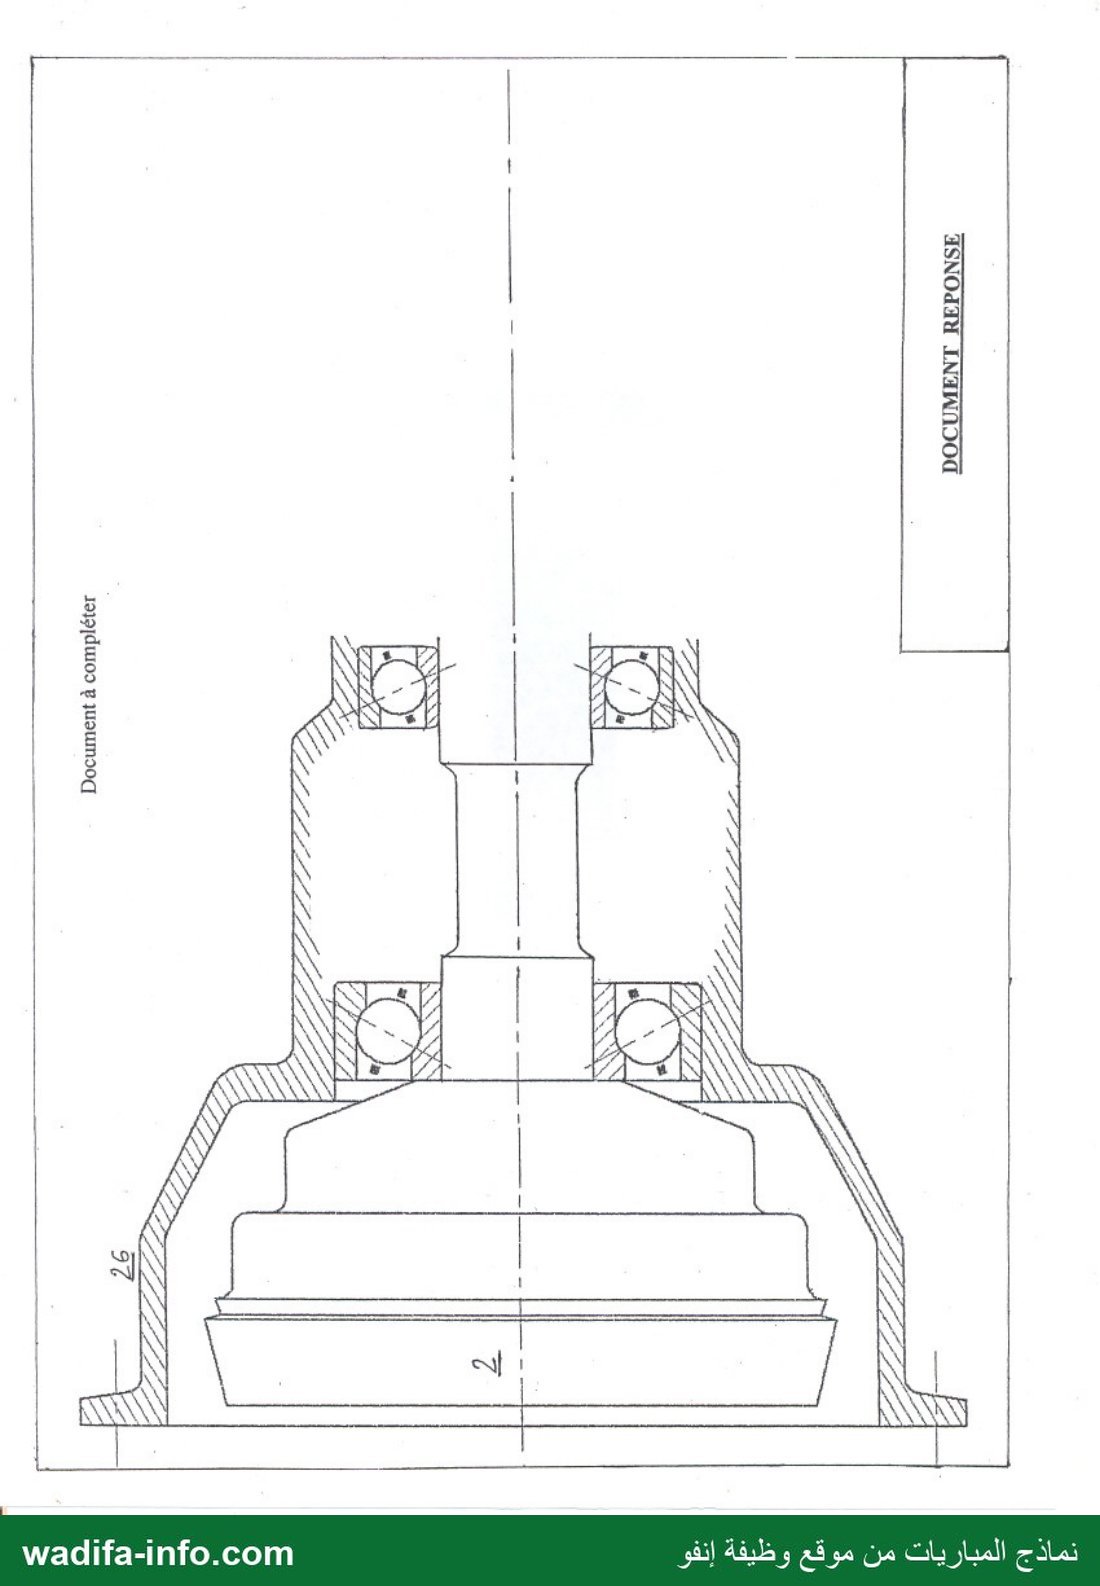
Partie conception (page manquante)
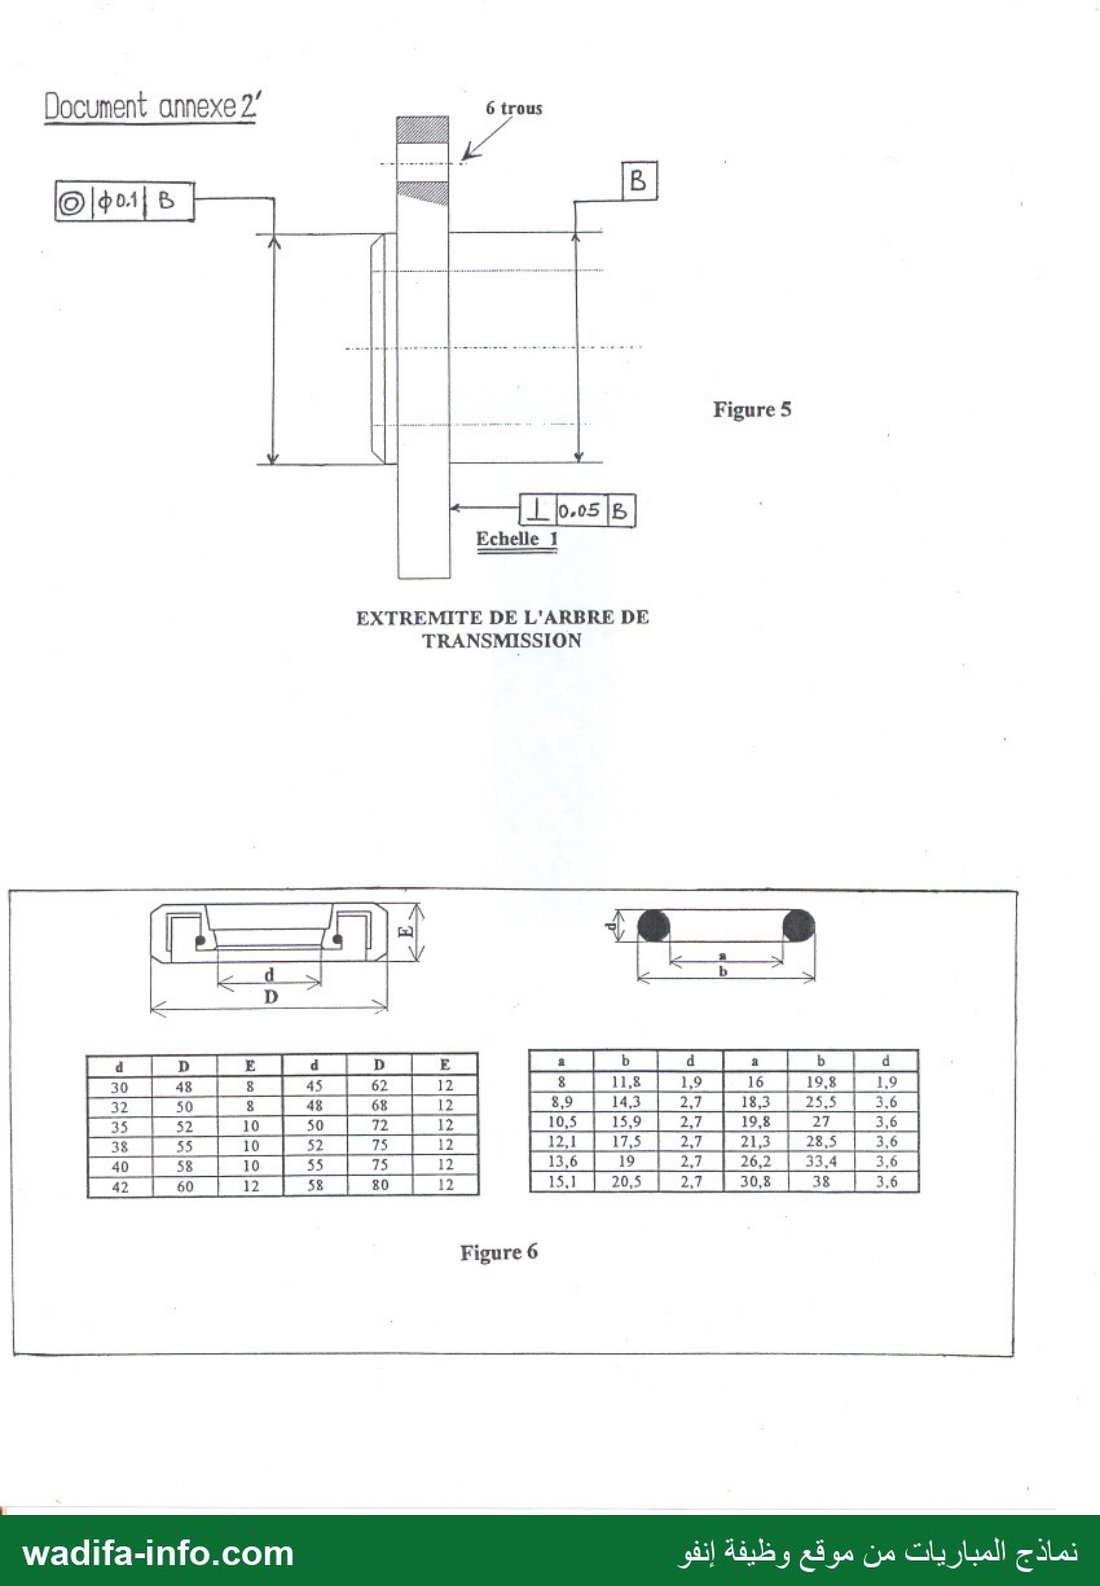
Le document réponse (carter de sortie 26, couronne-arbre 2 sur deux roulements à billes) et le document annexe 2' ne sont pas accompagnés de leurs questions : la page 6 du texte n'est pas dans le scan. Ces documents montrent la bride de l'arbre de transmission, avec coaxialité Ø0,1 et perpendicularité 0,05 par rapport à B, et des tableaux de joints à lèvres (d, D, E) et de joints toriques (a, b, d). La question attendue est très probablement de compléter la liaison encastrement démontable entre l'arbre 2 et la bride de l'arbre de transmission, ainsi que l'étanchéité de sortie. Il ne faut pas inventer de cotes. Les points à traiter sont :
- centrer la bride sur la surface B (ajustement serré ou glissant juste) et assurer l'appui plan perpendiculaire à l'axe, conformément aux tolérances de la figure 5 ;
- transmettre le couple par cannelures ou clavette, avec un arrêt axial par écrou et rondelle frein sur l'extrémité filetée ;
- arrêter axialement les bagues des roulements : bagues intérieures tournantes montées serrées sur l'arbre, bagues extérieures sur épaulement du carter et couvercle ou anneau élastique ;
- assurer l'étanchéité dynamique par un joint à lèvres choisi dans le tableau d'après le diamètre de la portée de l'arbre, et l'étanchéité statique (couvercle, bouchon) par un joint torique choisi dans le second tableau.
Projet électricité : système infrarouge
I.1.a : fonctionnement de l'émetteur
L'amplificateur opérationnel est monté en suiveur, la boucle étant fermée par l'émetteur du 2N2222. Il impose VE = Vmod. Le courant d'émetteur Vmod/R ne dépend ni de la chute de tension dans la diode ni de l'alimentation : l'ensemble est une source de courant commandée en tension. Quand le modulateur est à 4 V, la diode SFH415 émet ; à 0 V, le transistor est bloqué et la diode éteinte. On obtient une émission infrarouge en tout ou rien à 10 kHz.
I.1.b : courant dans la diode
IE = 4/100 = 40 mA. ID = IC = β/(β + 1)·IE = 200/201 × 40 ≈ 39,8 mA (pratiquement 40 mA) pendant les créneaux hauts, et 0 sinon.
I.1.c et I.1.d : récepteur
- Montage transimpédance : l'entrée − est une masse virtuelle et tout le courant Ic passe par Ry, d'où Q1 = Ry·Ic (sens de la figure).
- Ic est proportionnel à l'éclairement : Q1 est un signal rectangulaire à 10 kHz dont l'amplitude est l'image de la lumière reçue (le filtre optique supprime la lumière ambiante). Le détecteur de crête en extrait cette amplitude.
I.2 : soustracteur (figure 5b) et sommateur (figure 5c)
- I.2.a : V− = (V1 + Vdiff)/2 (résistances égales, théorème de Millman).
- I.2.b : V+ = V2/2.
- I.2.c : V+ = V−, d'où Vdiff = V2 − V1.
- I.2.d : V+ = (V1 + V2)/2.
- I.2.e : V− = Vsom·R1/(R1 + R2).
- I.2.f : Vsom = (1 + R2/R1)(V1 + V2)/2. Pour Vsom = V1 + V2, il faut R1/R2 = 1.
Moteur pas à pas
- II.1.a : 4 phases. Mode 1 : θ = 360°/4 = 90°. Mode 3 (demi-pas, alternance d'une phase et de deux phases) : θ = 45°.
- II.1.b : θ1 = 360°/m et θ3 = 180°/m.
- II.1.c : en mode 2, deux phases sont alimentées en permanence, d'où une consommation 2Pe. Les deux champs, décalés de 90°, s'additionnent vectoriellement : le couple est environ √2 fois celui du mode 1.
Logique de commande
III.1 : circuit de codage
- Cahier des charges : (A, B, C) = (1, 0, 0) pour l'arrêt, (1, 0, 1) pour la rotation à gauche avec S = 0, (1, 1, 0) pour la rotation à droite avec S = 1. SI = 1 impose N = 1.
- Les combinaisons non citées (A = 0, ou B = C = 1) sont traitées en coupure par sécurité. Les équations deviennent S = B (ou S = B·C̅) et N = SI + A̅ + B̅·C̅ + B·C = SI + A̅ + (B ⊙ C). Si l'on préfère traiter ces combinaisons comme indifférentes, on obtient N = SI + B̅·C̅.
- III.1.b : S est un simple fil (ou une porte ET avec C̅). N se réalise avec une porte XNOR (B, C), un inverseur sur A et une porte OU à trois entrées (SI, A̅, XNOR).
III.2 : séquenceur (mode 1, CTi = 0 pour saturer Ti)
On pose l'état du compteur n = 2C1 + C0. Pour S = 1, on choisit la séquence phases 1, 2, 3, 4 pour n = 0, 1, 2, 3. Pour S = 0, la séquence inverse est 1, 4, 3, 2.
- CT1 = N + C1 + C0 (phase 1 en n = 0)
- CT3 = N + C1̅ + C0 (phase 3 en n = 2)
- CT2 = N + C0̅ + (C1 ⊙ S) (phase 2 en n = 1 si S = 1, en n = 3 si S = 0)
- CT4 = N + C0̅ + (C1 ⊕ S) (phase 4 en n = 3 si S = 1, en n = 1 si S = 0)
Si N = 1, tous les CT valent 1 : tous les transistors sont bloqués. L'affectation « droite = 1-2-3-4 » est un choix : l'autre choix donne des équations symétriques.
III.2.b : compteur synchrone modulo 4 à deux bascules JK déclenchées sur front descendant, avec la même horloge. J0 = K0 = 1 : Q0 = C0 bascule à chaque front. J1 = K1 = Q0 : C1 bascule quand C0 = 1. On obtient la séquence 00, 01, 10, 11 de la figure 7a.
Commande du moteur (circuit de puissance, figure 8)
- IV.1.a : les diodes sont des diodes de roue libre. Au blocage d'un transistor, le courant de la phase inductive ne peut pas s'annuler brutalement. La diode lui offre un chemin, évite la surtension L·di/dt qui détruirait le transistor, et l'énergie ½LI2 se dissipe dans R.
- IV.1.b : mode 3 (demi-pas), séquence des transistors saturés : T1 ; T1+T2 ; T2 ; T2+T3 ; T3 ; T3+T4 ; T4 ; T4+T1, puis retour à T1. Les CT correspondants sont à 0.
- IV.1.c : T1 saturé à t = 0 avec I1(0) = 0 : 5 = R·I1 + L·dI1/dt, d'où I1(t) = (E/R)(1 − e−t/τ) avec E/R = 5/5 = 1 A et τ = L/R = 5 mH/5 Ω = 1 ms.
- IV.1.d : pendant la conduction de T1, la tension aux bornes de la phase vaut 5 V et I1 monte exponentiellement (tangente à l'origine de pente E/L = 1000 A/s, environ 63 % de 1 A à τ). Au blocage de T1, la diode conduit : la tension tombe à environ 0 (diode parfaite) et I1 décroît en I·e−t/τ.
- IV.1.e : I1max = E/R = 1 A, atteint pratiquement après 5τ = 5 ms. Si la durée d'un pas est plus courte, le courant crête est inférieur, d'où la baisse de couple à haute fréquence de pas.
💡 À retenir : les résultats clés sont ω2/ω1 ≈ 1,247 ; C3 ≈ 0,198·C1 ; F = πqn(rM2 − rm2), soit environ 370 N ; p ≈ 0,91 MPa ; Vpiston = −eω sin α ; Ω27/20 = (eω cos α/R) z ; τ ≈ 318 MPa ; ID ≈ 40 mA ; Vdiff = V2 − V1 ; R1 = R2 ; θ = 90° et 45° ; τ = 1 ms et Imax = 1 A. Pour l'épreuve TSI du CNC, révisez : la formule de Willis et les trains à satellites doubles, l'isolement et la conservation de la puissance, les embrayages et freins coniques (intégration de la pression), la cinématique du contact (roulement sans glissement), la torsion des arbres et le choix des aciers, les liaisons encastrement et l'étanchéité (joints à lèvres et toriques), les montages à amplificateur opérationnel, les moteurs pas à pas, la synthèse logique et les compteurs JK, ainsi que le régime transitoire d'un circuit RL avec diode de roue libre.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1784/نموذج-المباراة-الوطنية-المشتركة-CNC-2006-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
