
نموذج المباراة الوطنية المشتركة CNC 2012: علوم المهندس - شعبة MP وPSI لولوج مدارس المهندسين
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2012)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2012
- عدد الصفحات
- 19
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN D’ADMISSION AUX
GRANDES ECOLES D’INGENIEURS MAROCAINES
SESSION 2012
FILIERE : MP & PSI
EPREUVE DE : SCIENCES INDUSTRIELLES
DUREE : 4 HEURES
CALCULATRICE N’EST PAS AUTORISEE
AUCUN DOCUMENT N’EST AUTORISE
Composition du sujet
Le sujet comporte 18 pages (en plus de la page de garde), dont :
NH) 13 pages de texte ;
un) 2 documents annexes ;
un) 3 documents réponses, à rendre obligatoirement à la fin de l’épreuve.
Les 6 parties du sujet peuvent être traitées indépendamment.
Une rédaction soignée, une écriture lisible et des résultats encadrés seront appréciés par les
correcteurs.
Si au cours de l'épreuve le candidat repère ce qui lui semble une erreur d'énoncé, il le signale sur sa
copie et poursuit sa composition en mentionnant les raisons des initiatives qu’il est amené à prendre.
Page de garde
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 2 —
Concours National Commun Session 2012
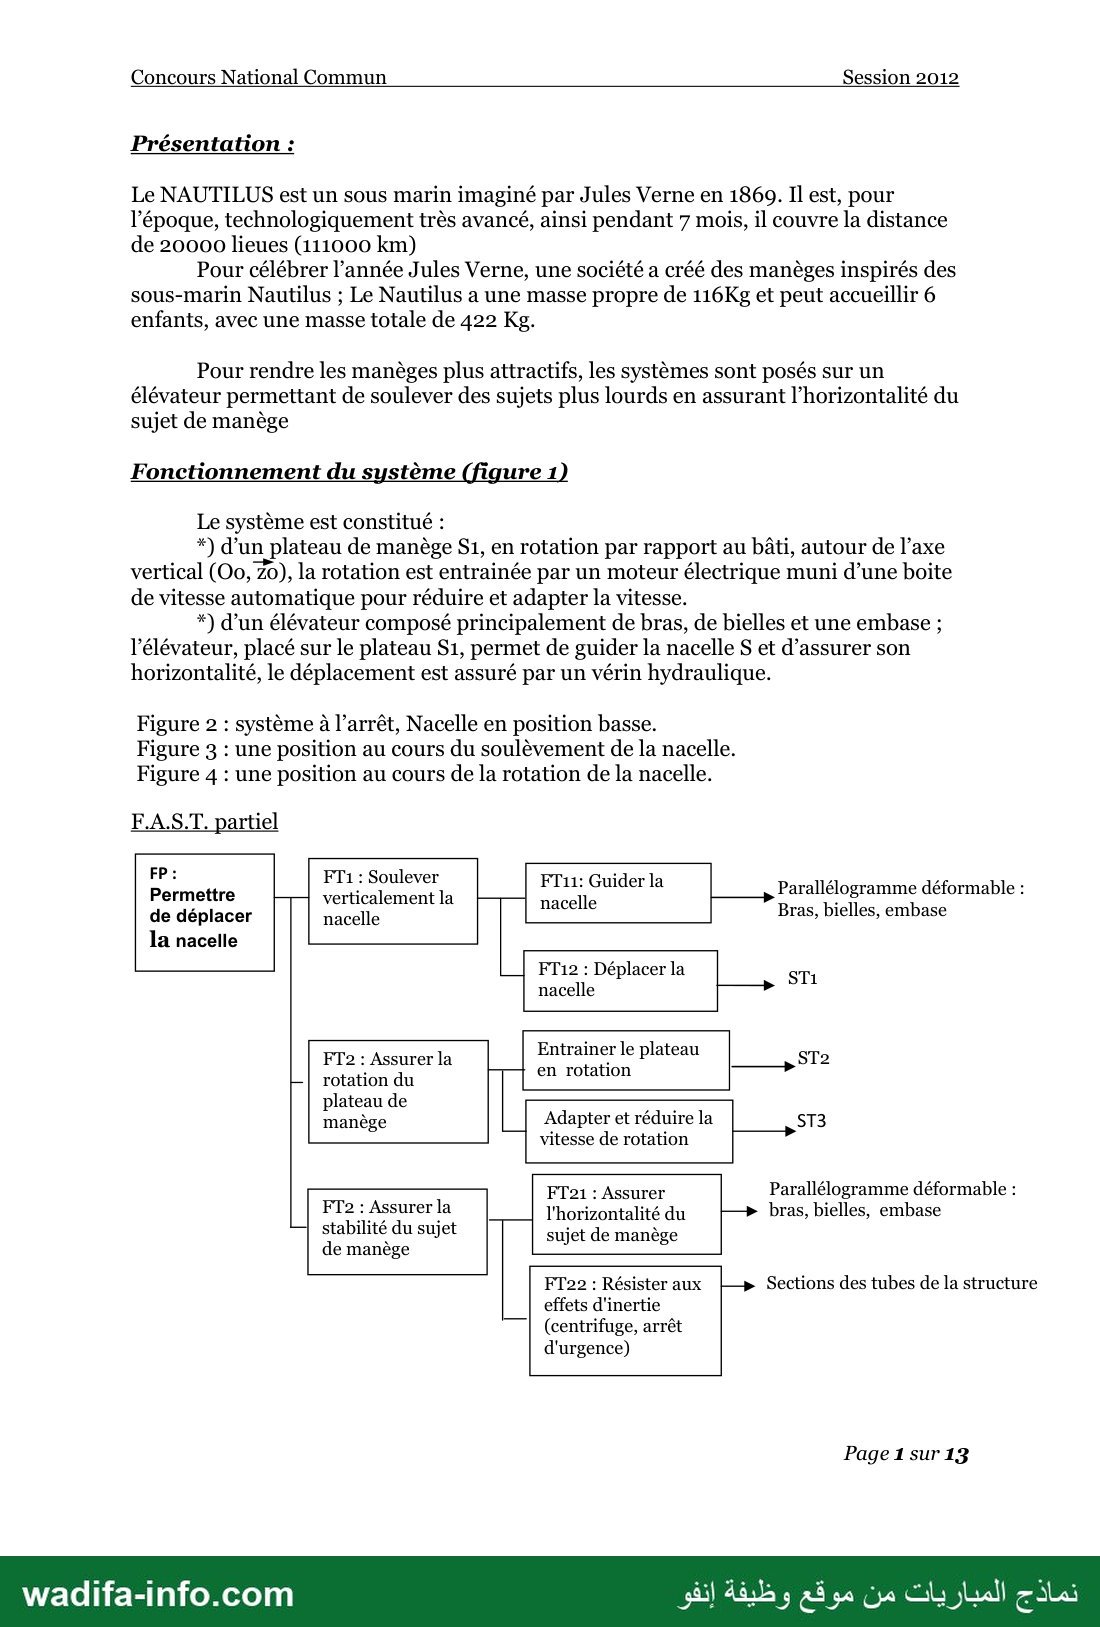
Présentation :
Le NAUTILUS est un sous marin imaginé par Jules Verne en 1869. Il est, pour
l’époque, technologiquement très avancé, ainsi pendant 7 mois, il couvre la distance
de 20000 lieues (111000 km)
Pour célébrer l’année Jules Verne, une société a créé des manèges inspirés des
sous-marin Nautilus ; Le Nautilus a une masse propre de 116Kg et peut accueillir 6
enfants, avec une masse totale de 422 Kg.
Pour rendre les manèges plus attractifs, les systèmes sont posés sur un
élévateur permettant de soulever des sujets plus lourds en assurant l’horizontalité du
sujet de manège
Fonctionnement du système (figure 1)
Le système est constitué :
*) d’un plateau de manège S1, en rotation par rapport au bâti, autour de l’axe
vertical (Oo, Zo), la rotation est entrainée par un moteur électrique muni d’une boite
de vitesse automatique pour réduire et adapter la vitesse.
*) d’un élévateur composé principalement de bras, de bielles et une embase ;
l’élévateur, placé sur le plateau S1, permet de guider la nacelle S et d’assurer son
horizontalité, le déplacement est assuré par un vérin hydraulique.
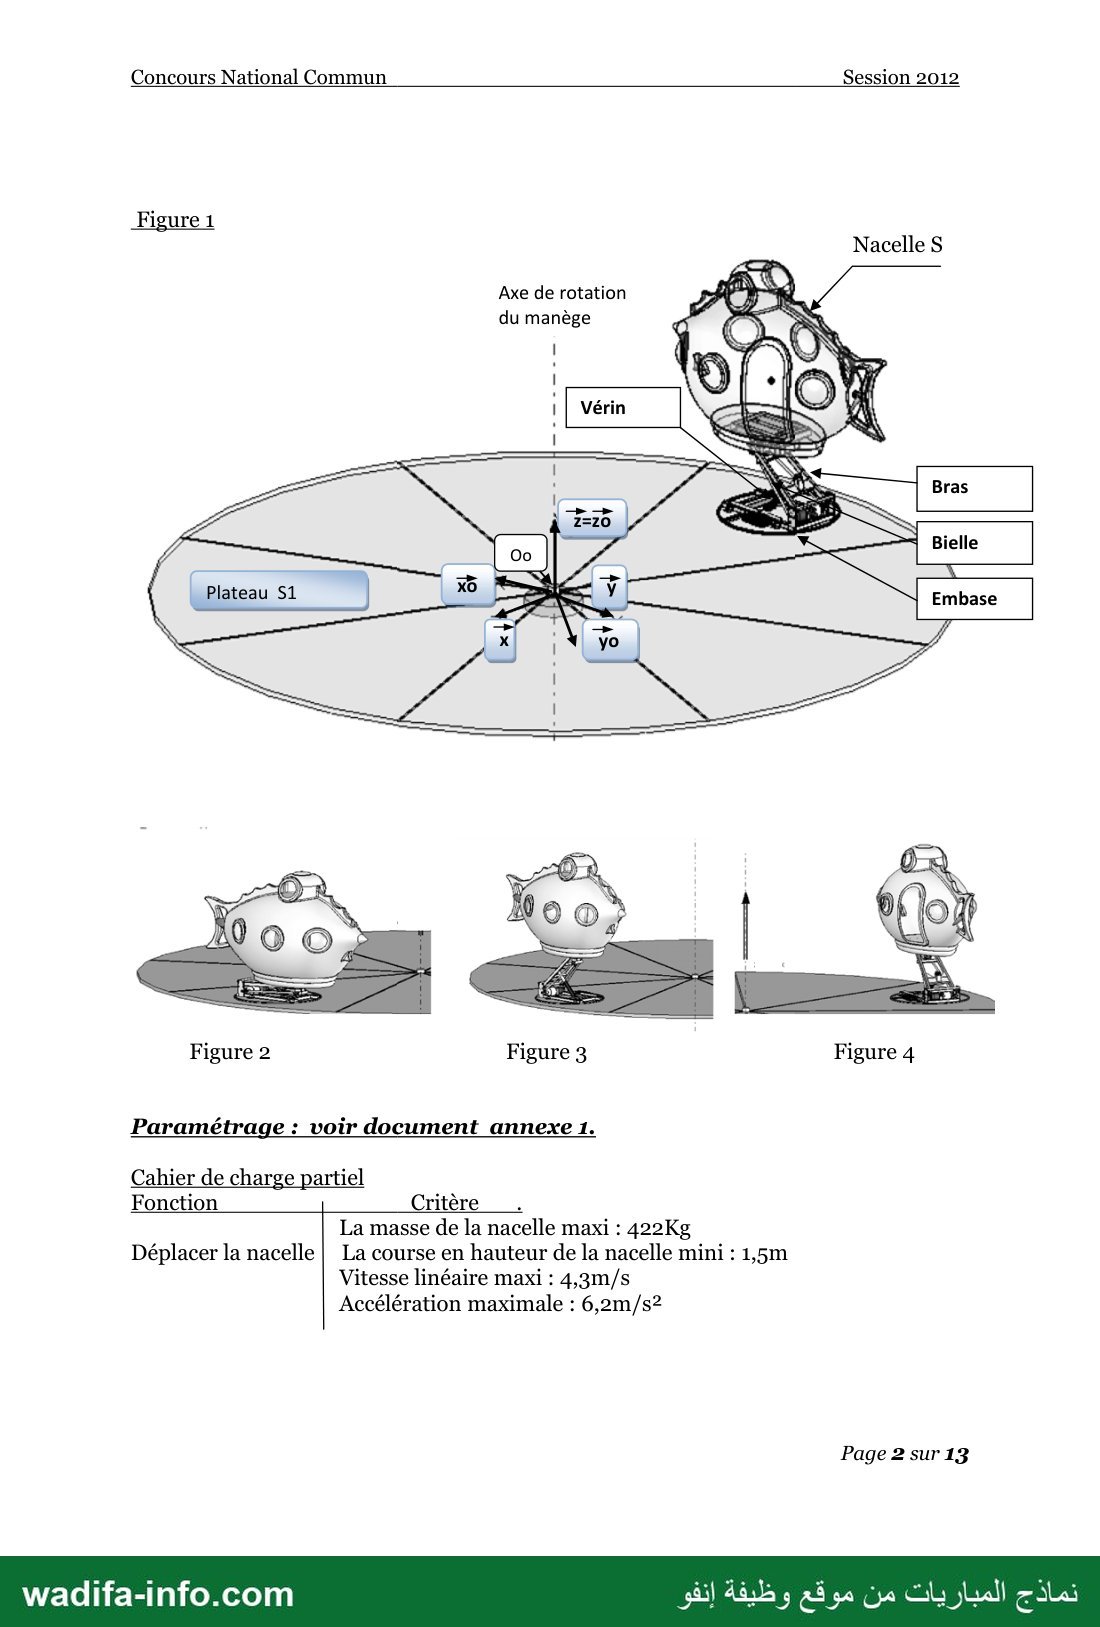
Figure 2 : système à l’arrêt, Nacelle en position basse.
Figure 3 : une position au cours du soulèvement de la nacelle.
Figure 4 : une position au cours de la rotation de la nacelle.
F.A.S.T. partiel
FP: FT1 : Soulever
Permettre verticalement la
de déplacer nacelle
la nacelle
FT11: Guider la
Parallélogramme déformable :
nacelle
Bras, bielles, embase
FT12 : Déplacer la
nacelle 81
Entrainer le plateau
5 : ST2
rotation du
plateau de =
manège Adapter et réduire la ST3
vitesse de rotation
FT21 : Assurer Parallélogramme déformable :
FT2 : Assurer la l'horizontalité du bras, bielles, embase
stabilité du sujet sujet de manège
de manège
FT22 : Résister aux Sections des tubes de la structure
effets d'inertie
(centrifuge, arrêt
d'urgence)
Page 1 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Session 2012
Figure 1
Nacelle S
Axe de rotation
du manège
Figure 2 Figure 3 Figure 4
Paramétrage : voir document annexe 1.
Cahier de charge partiel
Fonction Critère
La masse de la nacelle maxi : 422Kg
Déplacer la nacelle | La course en hauteur de la nacelle mini : 1,5m
Vitesse linéaire maxi : 4,3m/s
Accélération maximale : 6,2m/s2
Page 2 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Session 2012
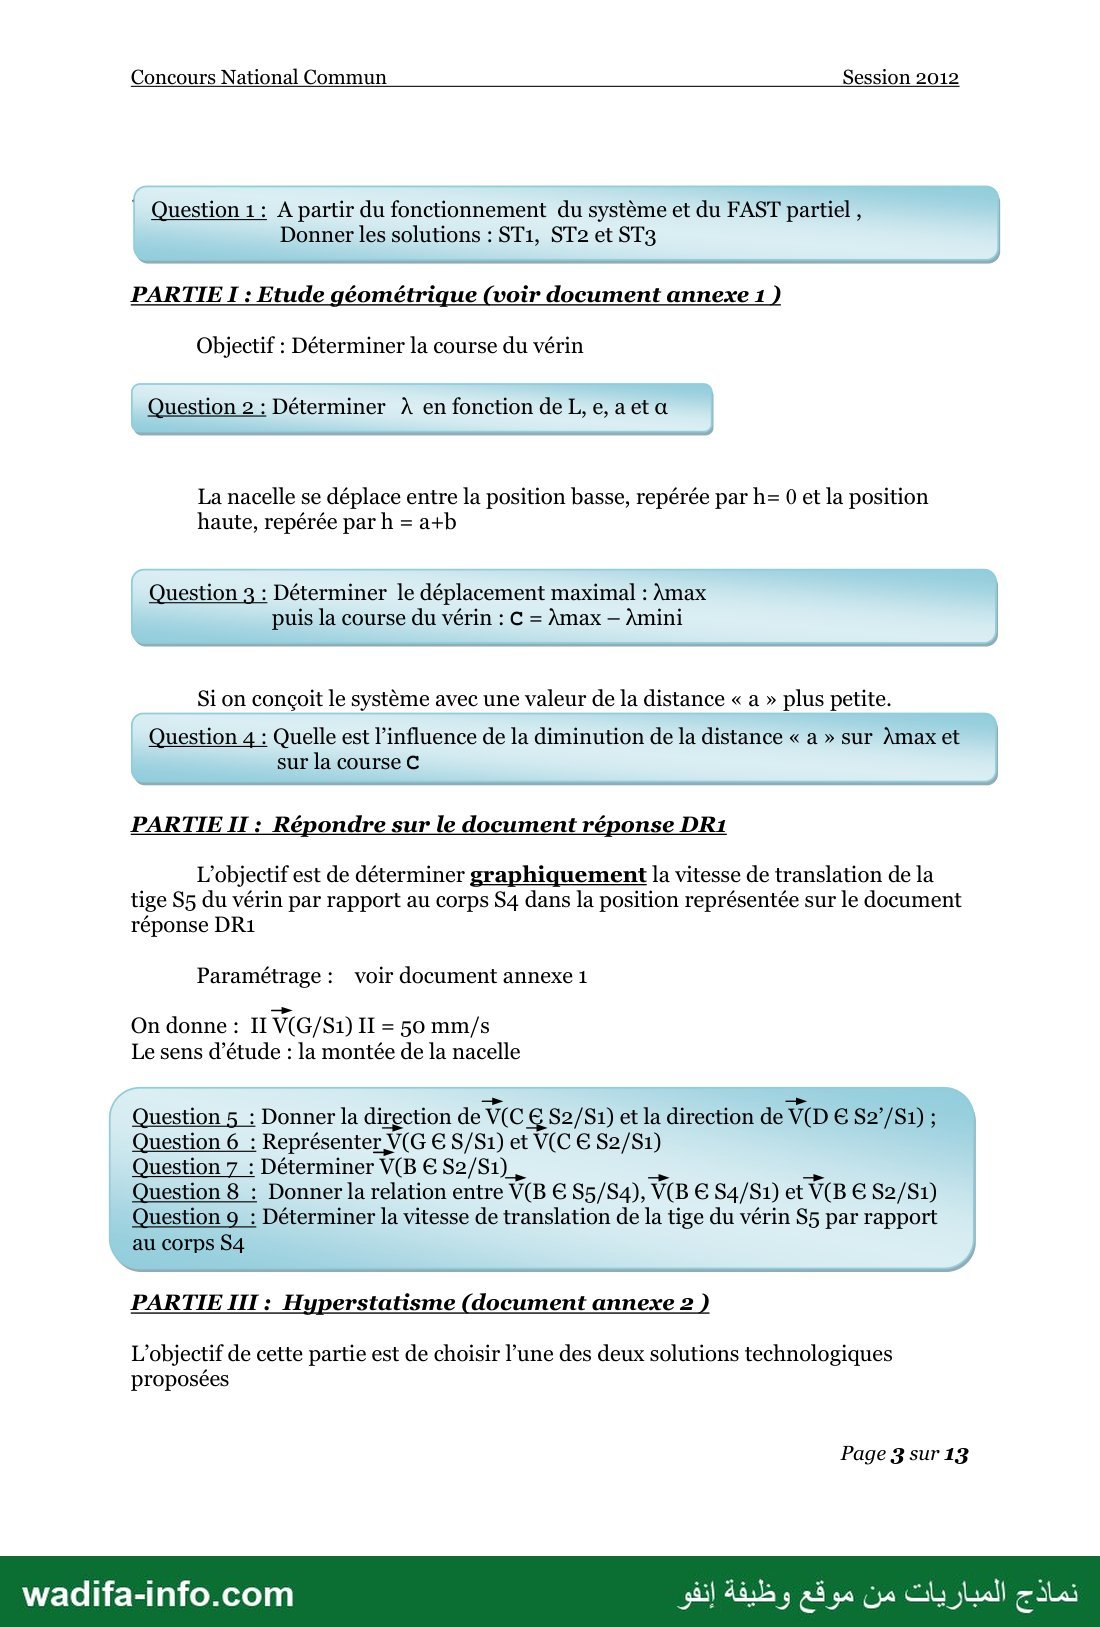
| Question 1 : À partir du fonctionnement du système et du FAST partiel , |
Donner les solutions : ST1, ST2 et ST3
PARTIE I : Etude géométrique (voir document annexe 1 )
Objectif : Déterminer la course du vérin
Question 2 : Déterminer À en fonction de L, ن aeta
La nacelle se déplace entre la position basse, repérée par h= 0 et la position
haute, repérée par h = a+b
Question 3 : Déterminer le déplacement maximal : \max
puis la course du vérin : C = \max — \mini
Si on conçoit le système avec une valeur de la distance « a » plus petite.
Question 4 : Quelle est l’influence de la diminution de la distance « a » sur Amax et
sur la course C
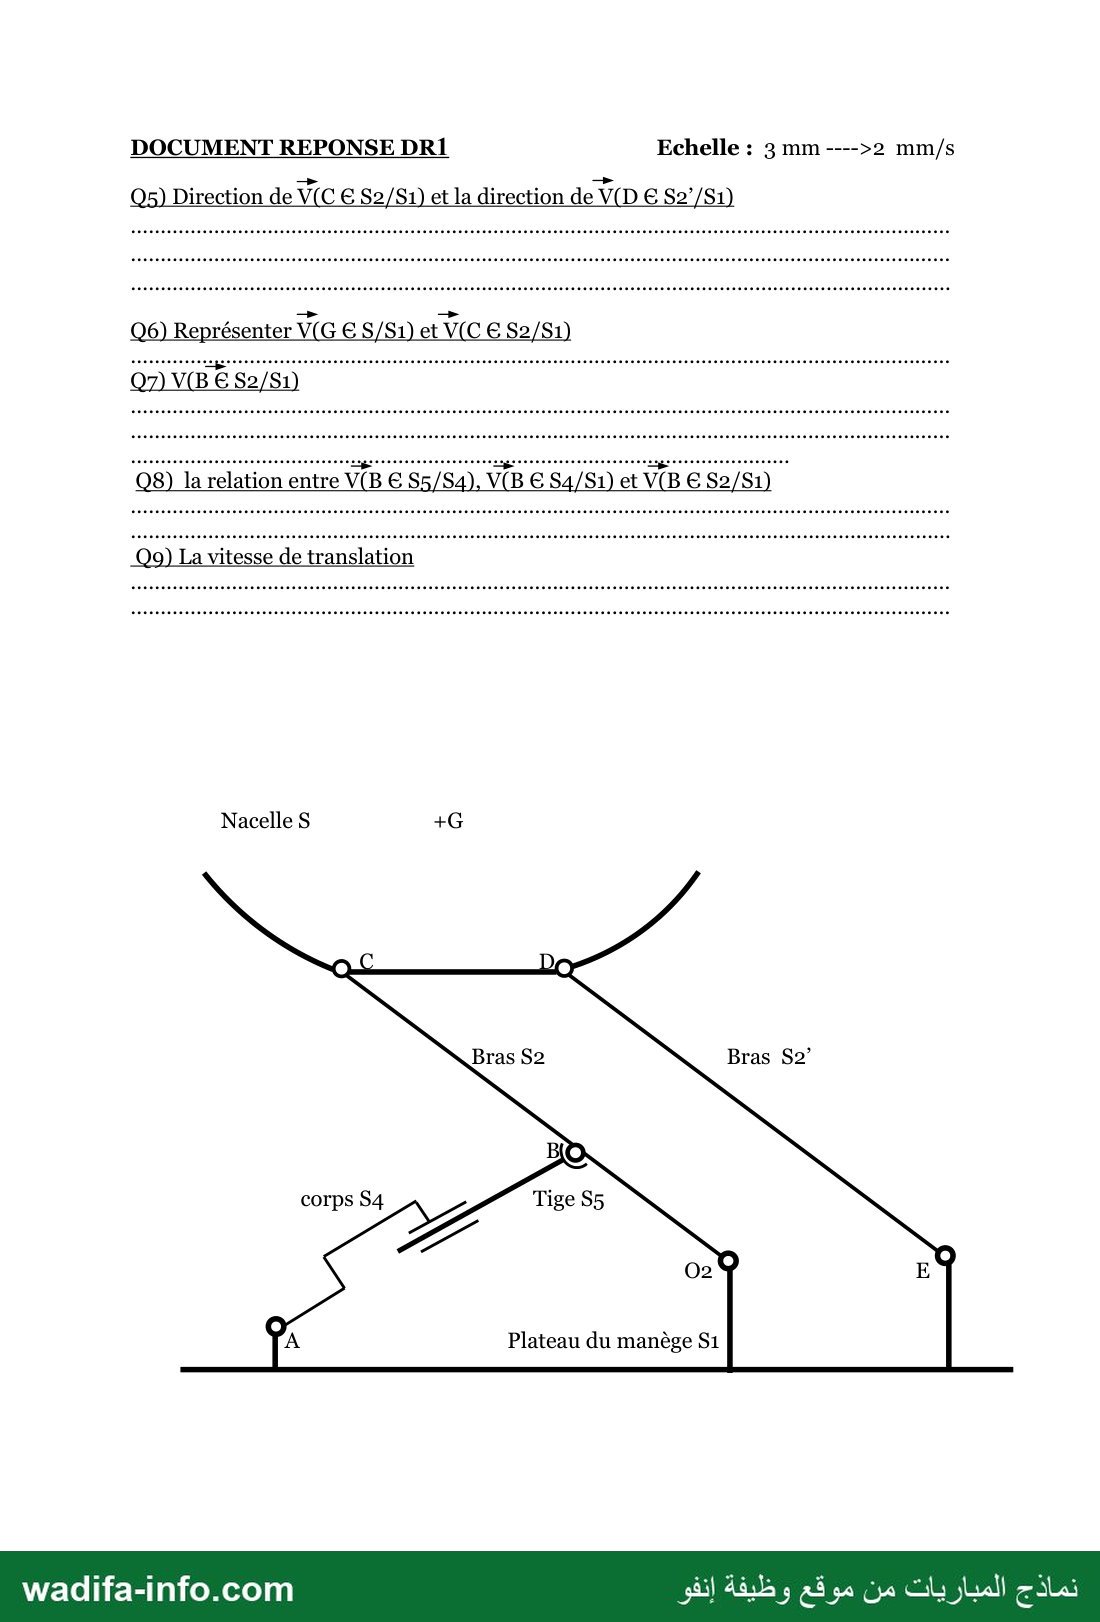
PARTIE II : Répondre sur le document réponse DR1
L'objectif est de déterminer graphiquement la vitesse de translation de la
tige S5 du vérin par rapport au corps S4 dans la position représentée sur le document
réponse DR1
Paramétrage : voir document annexe 1
On donne : II V(G/S1) II = 50 mm/s
Le sens d’étude : la montée de la nacelle
Question 5 : Donner la direction de V(C € S2/S1) et la direction de V(D © S2°/S1) ;
Question 6 : Représenter V(G € S/S1) et V(C € S2/S1)
Question 7 : Déterminer VB € S2/S1),
Question 8 : Donner la relation entre VB € S5/S4), V(B € S4/S1) et VB € S2/S1)
Question و : Déterminer la vitesse de translation de la tige du vérin 55 par rapport
au corps S4
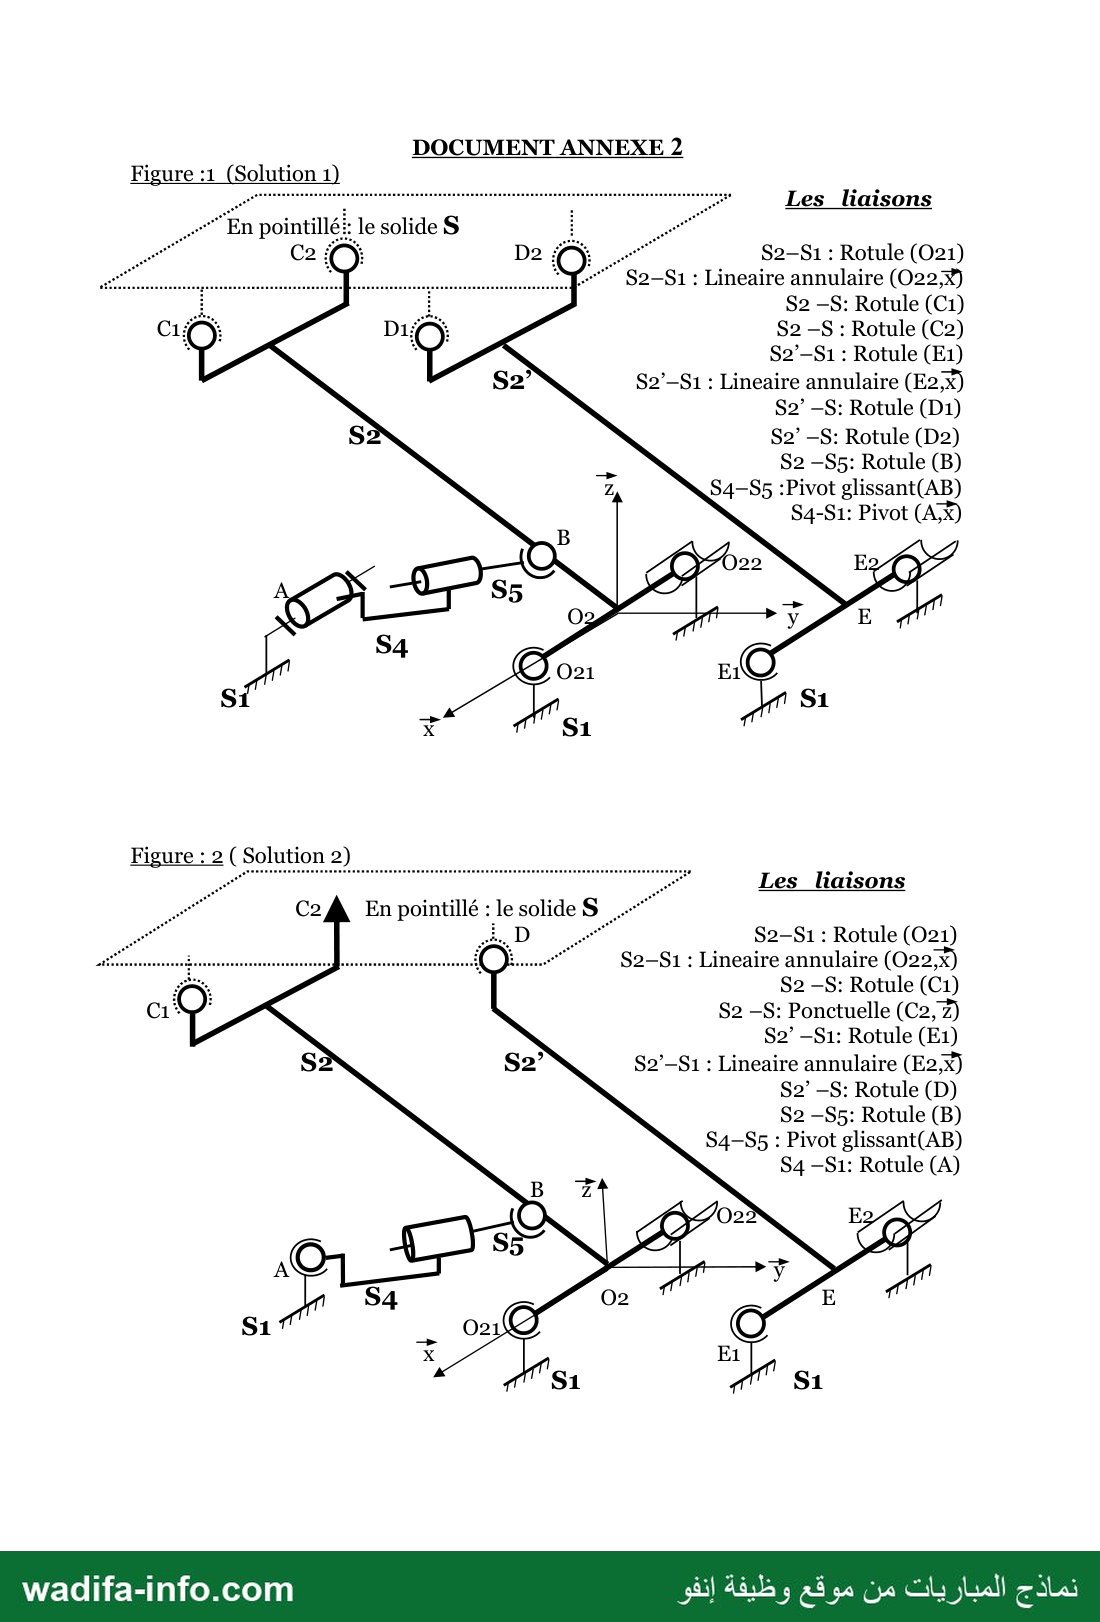
PARTIE III : Hyperstatisme (document annexe 2 )
L'objectif de cette partie est de choisir l’une des deux solutions technologiques
proposées
Page 3 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session 2012
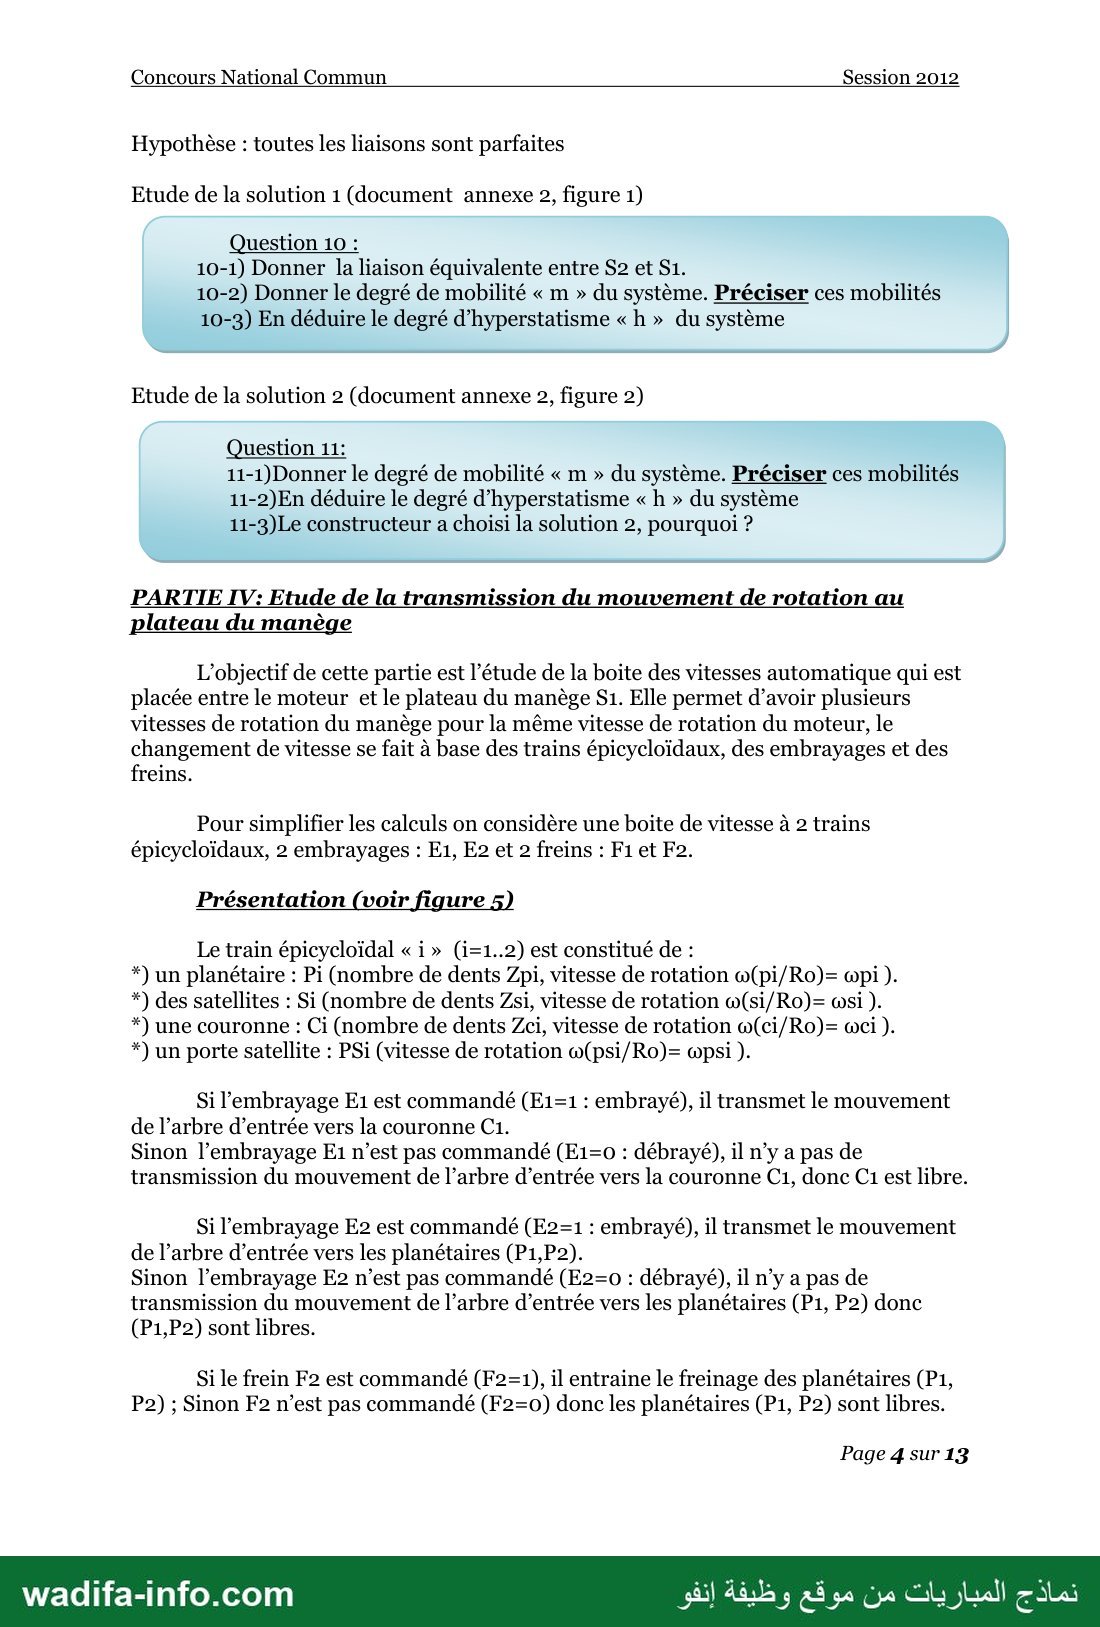
Hypothèse : toutes les liaisons sont parfaites
Etude de la solution 1 (document annexe 2, figure 1)
Question 10 :
10-1) Donner la liaison équivalente entre S2 et S1.
10-2) Donner le degré de mobilité « m » du système. Préciser ces mobilités
10-3) En déduire le degré d’hyperstatisme « h » du système
Etude de la solution 2 (document annexe 2, figure 2)
Question 11:
11-1)Donner le degré de mobilité « m » du système. Préciser ces mobilités
11-2)En déduire le degré d’hyperstatisme « h » du système
11-3)Le constructeur a choisi la solution 2, pourquoi ?
PARTIE IV: Etude de la transmission du mouvement de rotation au
plateau du manège
L'objectif de cette partie est l’étude de la boite des vitesses automatique qui est
placée entre le moteur et le plateau du manège S1. Elle permet d’avoir plusieurs
vitesses de rotation du manège pour la même vitesse de rotation du moteur, le
changement de vitesse se fait à base des trains épicycloïdaux, des embrayages et des
freins.
Pour simplifier les calculs on considère une boite de vitesse à 2 trains
épicycloïdaux, 2 embrayages : E1, E2 et 2 freins : F1 et F2.
Présentation (voir figure 5)
Le train épicycloïdal « i » (i=1..2) est constitué de :
*) un planétaire : Pi (nombre de dents Zpi, vitesse de rotation w(pi/Ro)= œpi ).
*) des satellites : Si (nombre de dents Zsi, vitesse de rotation w(si/Ro)= نوه ).
*) une couronne : Ci (nombre de dents Zci, vitesse de rotation w(ci/Ro)= لوه ).
*) un porte satellite : PSi (vitesse de rotation w(psi/Ro)= œpsi ).
Si l'embrayage E1 est commandé (F1=1 : embrayé), il transmet le mouvement
de l’arbre d’entrée vers la couronne C1.
Sinon l’embrayage E1 n’est pas commandé (E1=o : débrayé), il n’y a pas de
transmission du mouvement de l’arbre d’entrée vers la couronne C1, donc C1 est libre.
Si l'embrayage E2 est commandé (E2=1 : embrayé), il transmet le mouvement
de l’arbre d’entrée vers les planétaires (P1,P2).
Sinon l’embrayage E2 n’est pas commandé (E2=0 : débrayé), il n’y a pas de
transmission du mouvement de l’arbre d’entrée vers les planétaires (P1, P2) donc
(P1,P2) sont libres.
Si le frein F2 est commandé (F2=1), il entraine le freinage des planétaires (P1,
P2) ; Sinon F2 n’est pas commandé (F2=0o) donc les planétaires (P1, P2) sont libres.
Page 4 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session 2012
Si le frein F1 est commandé (F1=1), il entraine le freinage du porte satellite
PS2 ; Sinon F1 n’est pas commandé (F1=0) donc le porte satellite PS2 est libre.
%61 = Zca =60 dents Ro : repère lié au bâti
Zs1 = Zs2 = 15 dents F2
Zp1 = Zp2=30 dents F1
7
Arbre de sortie
Train épicycloïdal 2 Train épicycloïdal 1
Figure 5
Question 12 : Donner la relation entre : œp1, توه et œps1.
pour le train épicycloïdal 1, cette relation sera notée : T1
Question 13 : Donner la relation entre : œp2, wc2 et wps2.
pour le train épicycloïdal 2, cette relation sera notée : T2
Etude du cas suivant :
Embrayage : E1= 1 Embrayage : E2 = 0
Frein : F1=0 Frein : F2=1
Question 14 : à partir des relations T1 et T2, Déterminer ه: sortie/œ entrée
Page 5 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session 2012
Etude des cas possibles pour la transmission du mouvement de l’arbre d’entrée vers
l’arbre de sortie
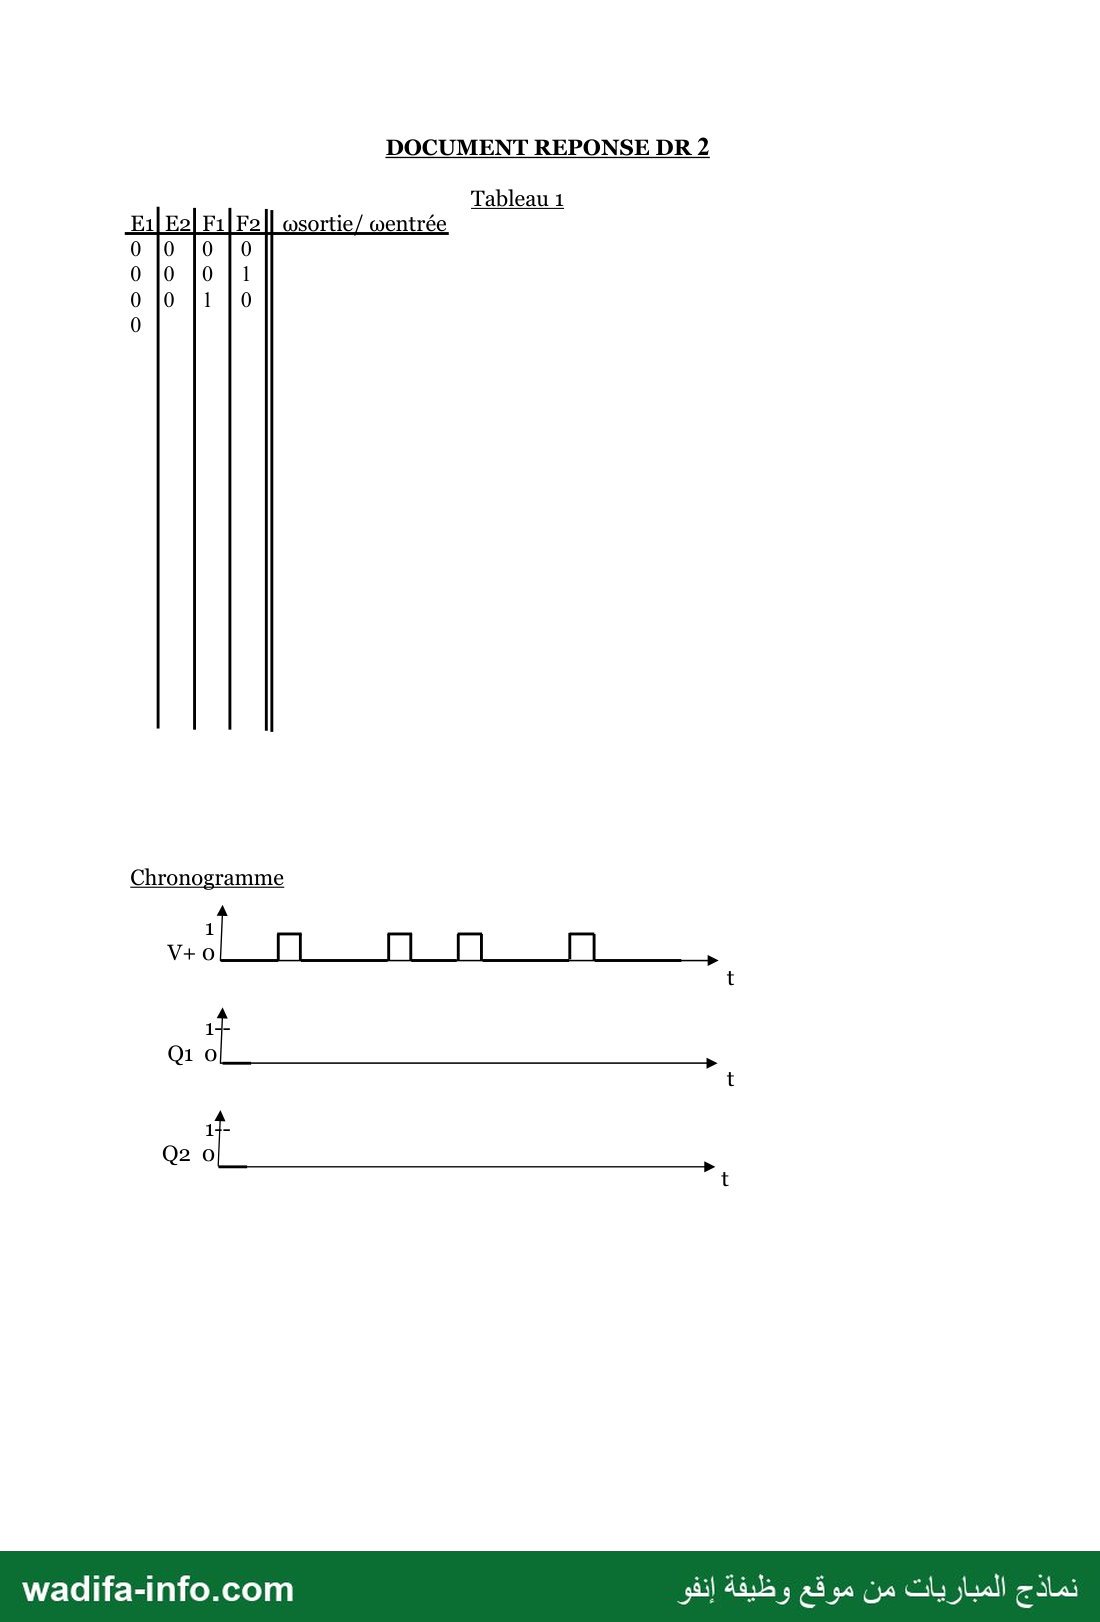
Question 15 : Dans le tableau 1 du document réponse DR 2
Pour chaque combinaison possible des embrayages et des freins, Préciser par :
1 :si la transmission du mouvement de l’arbre d’entrée vers l’arbre de sortie est
possible
0 : si la transmission du mouvement vers l’arbre de sortie n’est pas possible.
Etude de la commande des embrayages et des freins
Une partie commande permet de gérer l’incrémentation, la décrémentation de
la vitesse de rotation, le changement de sens de rotation, l’arrêt et l’arrêt d’urgence de
la sortie.
L'étude envisagée concerne l’incrémentation de la vitesse de rotation.
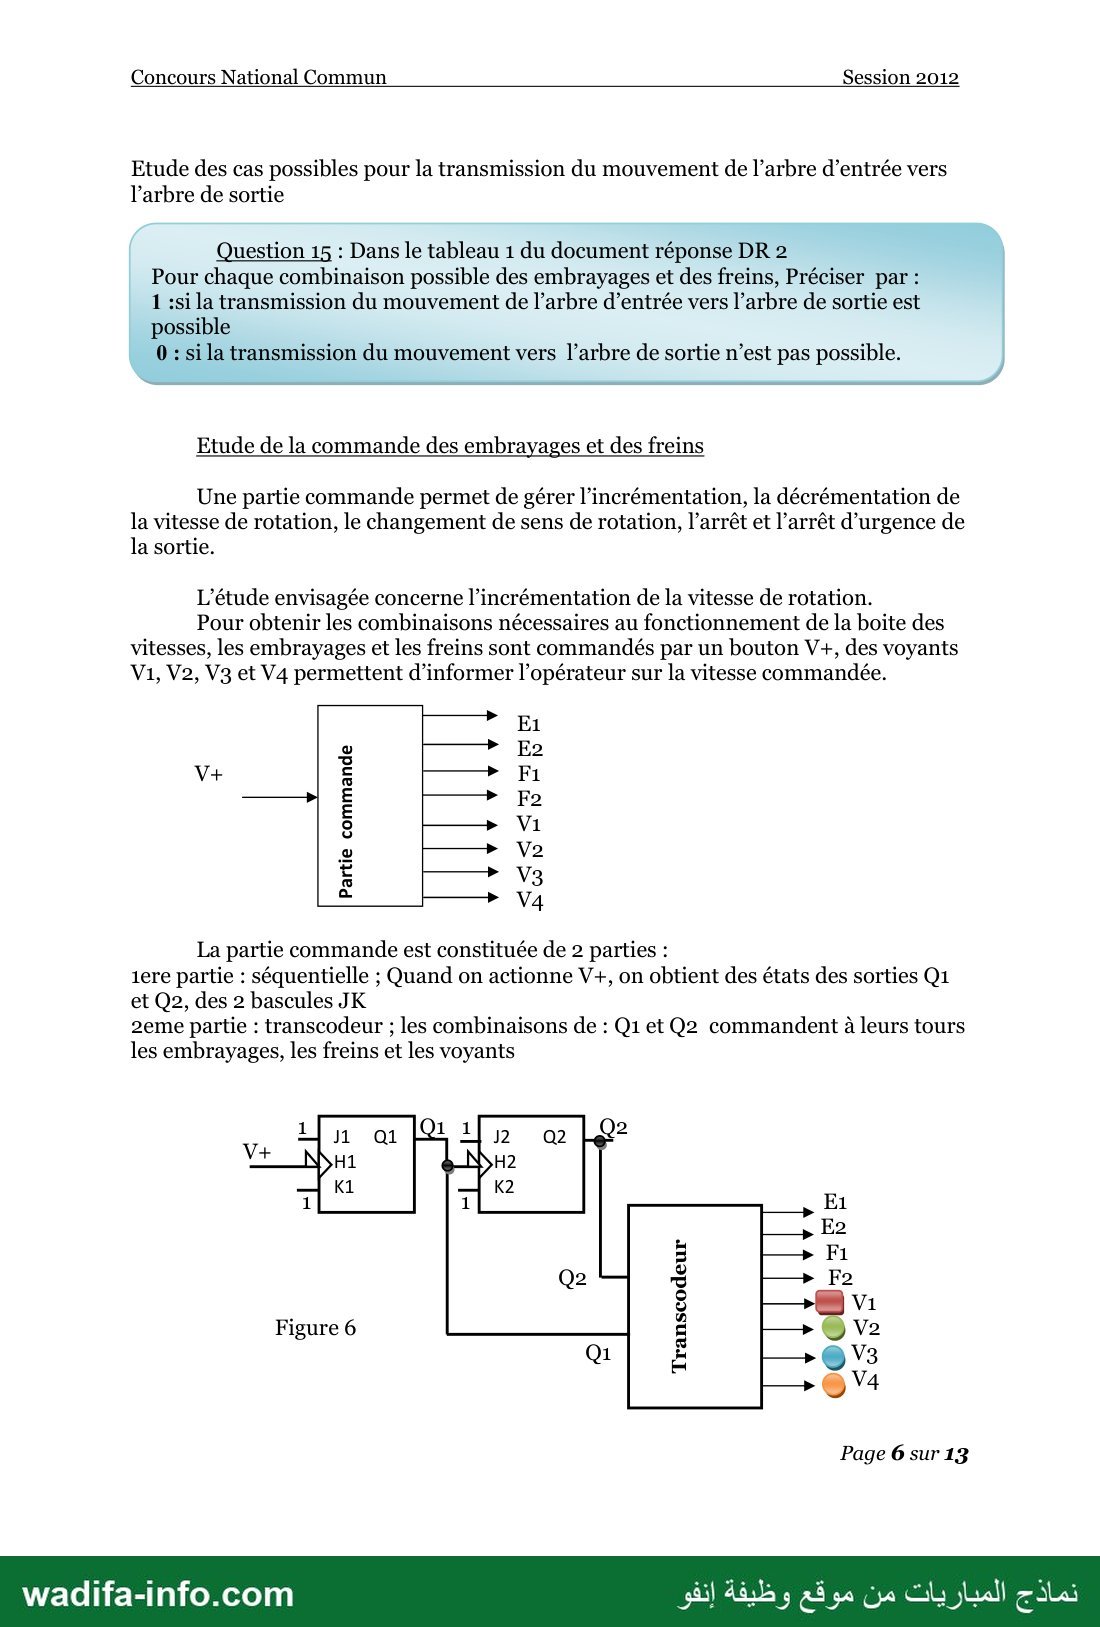
Pour obtenir les combinaisons nécessaires au fonctionnement de la boite des
vitesses, les embrayages et les freins sont commandés par un bouton V+, des voyants
V1, V2, V3 et V4 permettent d’informer l’opérateur sur la vitesse commandée.
F1
E2
F1
F2
V1
V2
V3
V4
Partie commande
La partie commande est constituée de 2 parties :
1ere partie : séquentielle ; Quand on actionne V+, on obtient des états des sorties Q1
et Q2, des 2 bascules JK
2eme partie : transcodeur ; les combinaisons de : Q1 et Q2 commandent à leurs tours
les embrayages, les freins et les voyants
Figure 6
Transcodeur
Page 6 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Session 2012
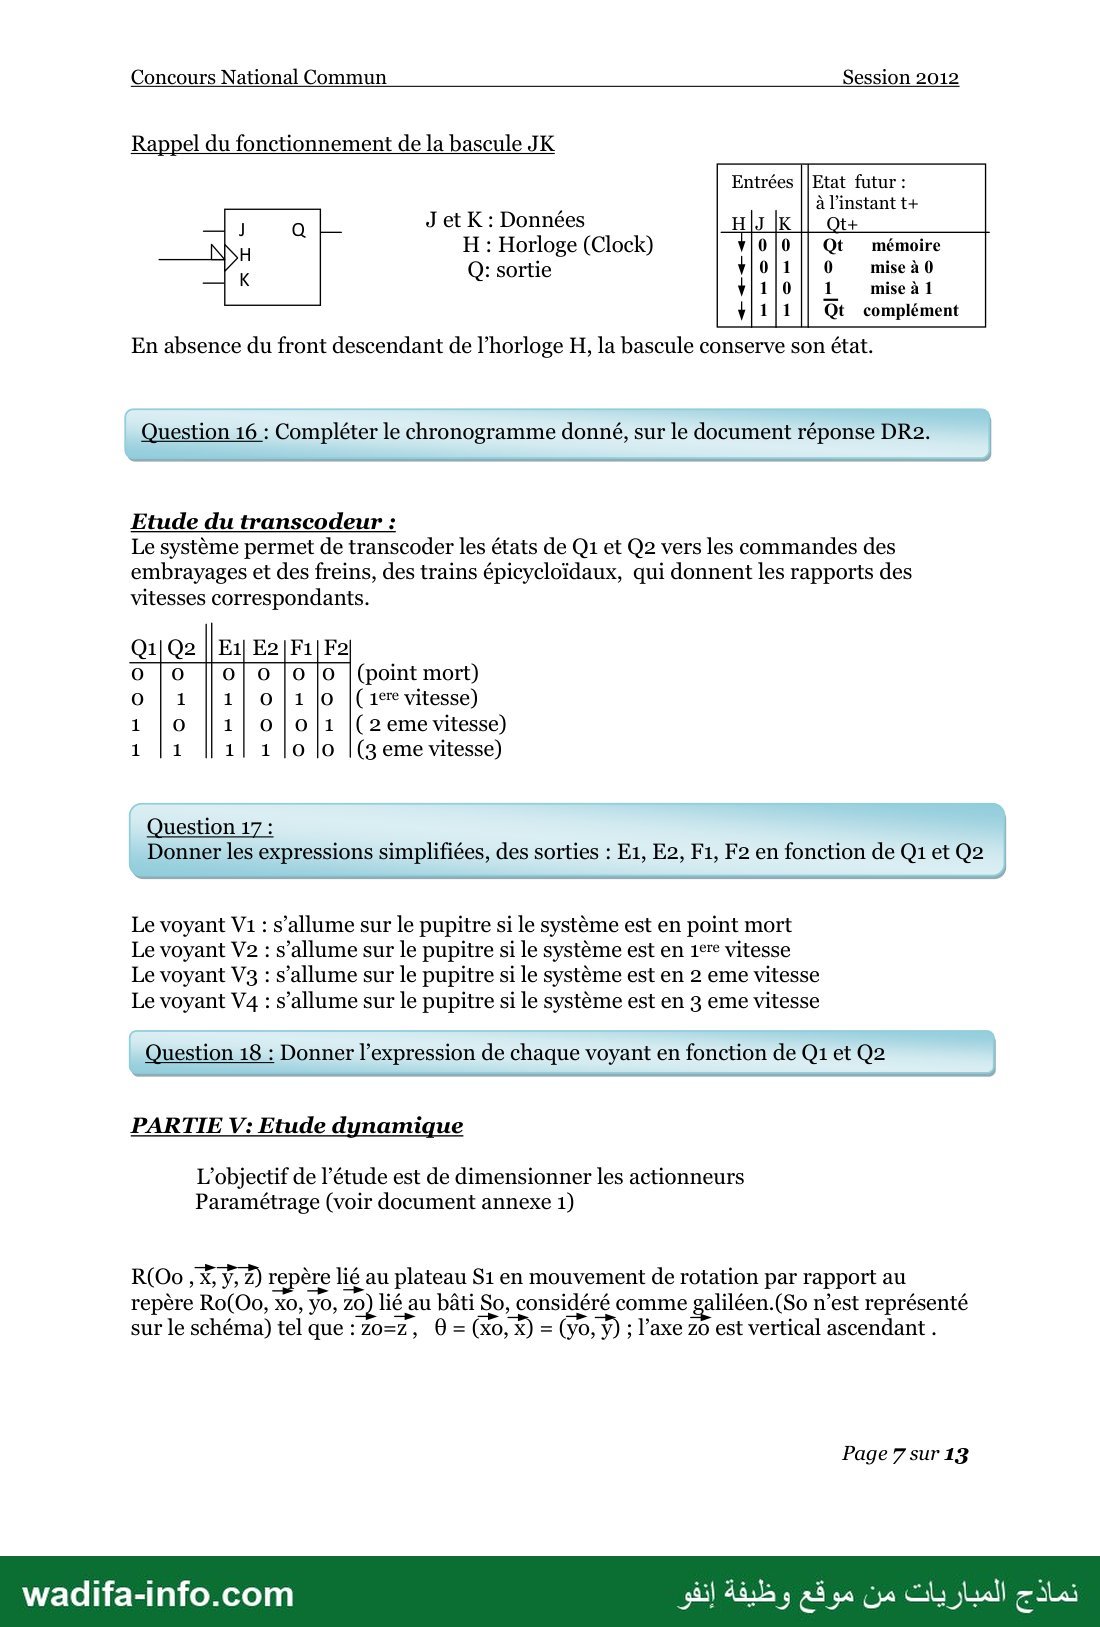
Rappel du fonctionnement de la bascule JK
Etat futur :
; à l’instant t+
0 ل et K : Données 01+
NSH H : Horloge (Clock) Qt mémoire
Q: sortie 0 mise à 0
1 mise à 1
Qt co mplément
En absence du front descendant de l’horloge H, la bascule conserve son état.
1
Question 16 : Compléter le chronogramme donné, sur le document réponse 112.
Etude du transcodeur :
Le système permet de transcoder les états de Q1 et Q2 vers les commandes des
embrayages et des freins, des trains épicycloïdaux, qui donnent les rapports des
vitesses correspondants.
(point mort)
(1ere vitesse)
(2 eme vitesse)
(3 eme vitesse)
Question 17 :
Donner les expressions simplifiées, des sorties : E1, E2, F1, F2 en fonction de Q1 et Q2
Le voyant V1 : s'allume sur le pupitre si le système est en point mort
Le voyant V2 : s’allume sur le pupitre si le système est en 1e vitesse
Le voyant V3 : s'allume sur le pupitre si le système est en 2 eme vitesse
Le voyant V4 : s’allume sur le pupitre si le système est en 3 eme vitesse
Question 18 : Donner l’expression de chaque voyant en fonction de Q1 et Q2
PARTIE V: Etude dynamique
L'objectif de l’étude est de dimensionner les actionneurs
Paramétrage (voir document annexe 1)
R(Oo , À ÿ, 2) repère lié au plateau S1 en mouvement de rotation par rapport au
repère Ro(Oo, xo, yo, zo lié au bâti So, considéré comme galiléen.(So n’est représenté
sur le schéma) tel que : 2022, 0 = (xo, x) = (yo, ÿ) ; l’axe 20 est vertical ascendant .
Page 7 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Session 2012
La rotation est donnée par un moteur : Mot, de masse négligeable, intercalé entre So
et S1 ; L'action mécanique du moteur sur S1 est :{ T(Mot —›S1)} = ; 0 =
Le corps S1 est un disque, homogène, de centre d’inertie Oo, de masse m1, de
moment d’inertie par rapport à l’axe (Oo, z) : I1
La nacelle S de masse « m » de centre d’inertie G, sa matrice d’inertie en G est :
_ As —Fs —Es
I(G,S) = (es Bs —Ds
Es —Ds C4 ›=
L'action mécanique de la pression hydraulique Prh sur la tige du vérin S5 est :
0
Hypothèses : *) Toutes les liaisons sont parfaites
*) Les poids des autres corps sont négligés
*) E : est l’ensemble de tous les corps en mouvements
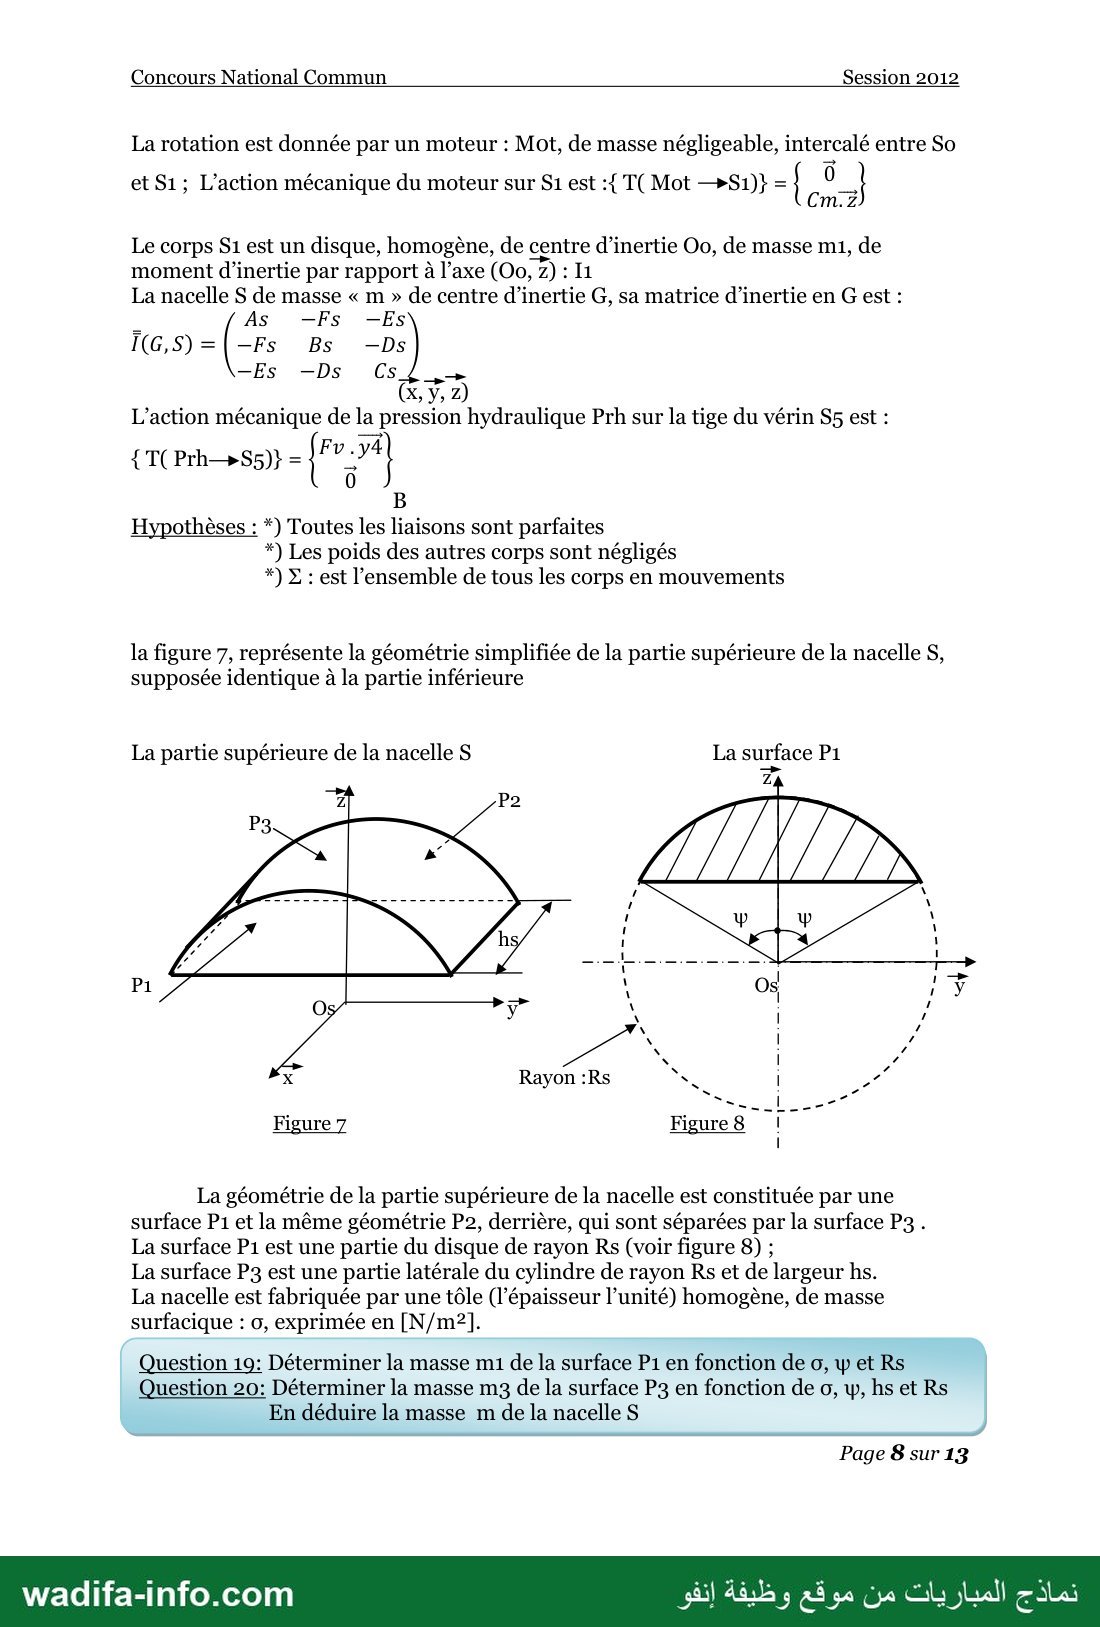
la figure 7, représente la géométrie simplifiée de la partie supérieure de la nacelle S,
supposée identique à la partie inférieure
La partie supérieure de la nacelle S La surface P1
7
بح ادك
Figure 7 Figure8 |!
La géométrie de la partie supérieure de la nacelle est constituée par une
surface P1 et la même géométrie P2, derrière, qui sont séparées par la surface P3 .
La surface P1 est une partie du disque de rayon Rs (voir figure 8) ;
La surface P3 est une partie latérale du cylindre de rayon Rs et de largeur hs.
La nacelle est fabriquée par une tôle (l’_épaisseur l’unité) homogène, de masse
surfacique : 0, exprimée en [N/m2].
Question 10: Déterminer la masse m1 de la surface P1 en fonction de رو w et Rs
Question 20: Déterminer la masse m3 de la surface P3 en fonction de 0, w, hs et Rs
En déduire la masse m de la nacelle S |
Page 8 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Session 2012
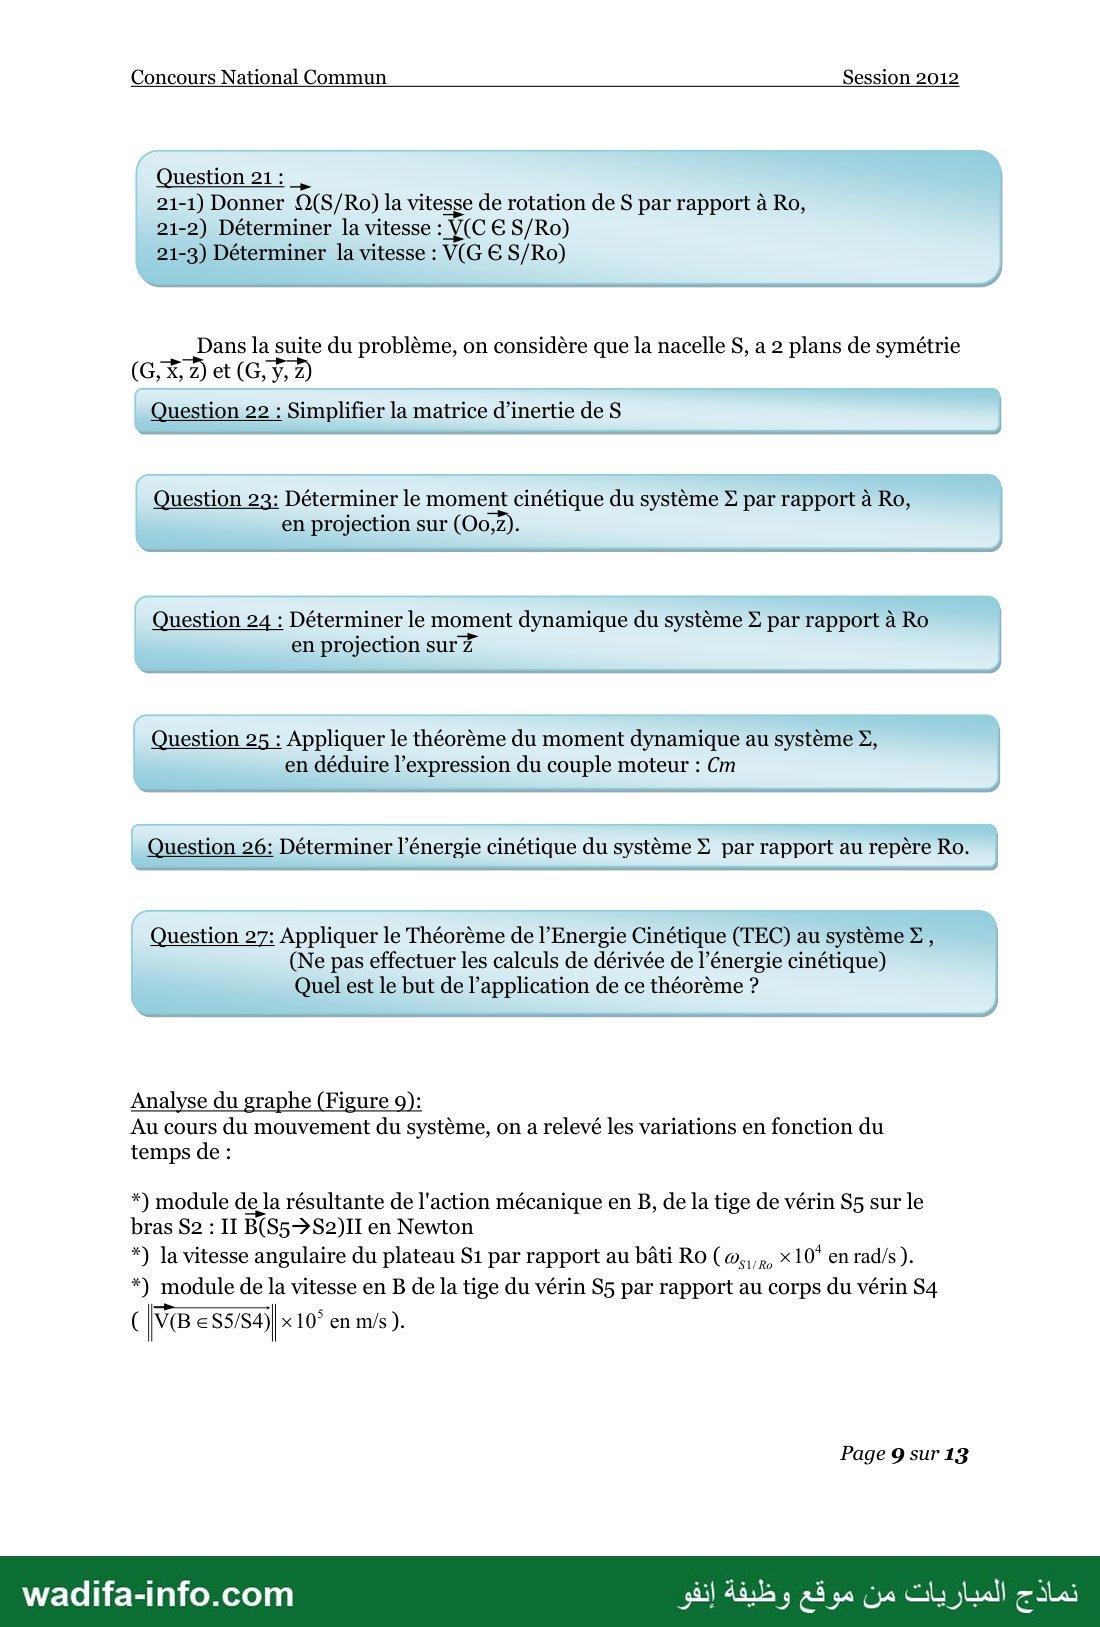
Question 21 : _
21-1) Donner (S/Ro) la vitesse de rotation de S par rapport à Ro,
21-2) Déterminer la vitesse : V(C € S/Ro)
21-3) Déterminer la vitesse : V(G € S/Ro)
_Dans la suite du problème, on considère que la nacelle 5, a 2 plans de symétrie
Question 22 : Simplifier la matrice d’inertie de S
Question 23: Déterminer le moment cinétique du système Z par rapport à Ro,
en projection sur (00,7).
Question 24 : Déterminer le moment dynamique du système E par rapport à Ro
en projection sur Z
Question 25 : Appliquer le théorème du moment dynamique au système Z,
en déduire l’expression du couple moteur : Cm
Question 26: Déterminer l’énergie cinétique du système ل par rapport au repère Ro.
Question 27: Appliquer le Théorème de l’Energie Cinétique (TEC) au système E ,
(Ne pas effectuer les calculs de dérivée de l'énergie cinétique)
Quel est le but de l’application de ce théorème ?
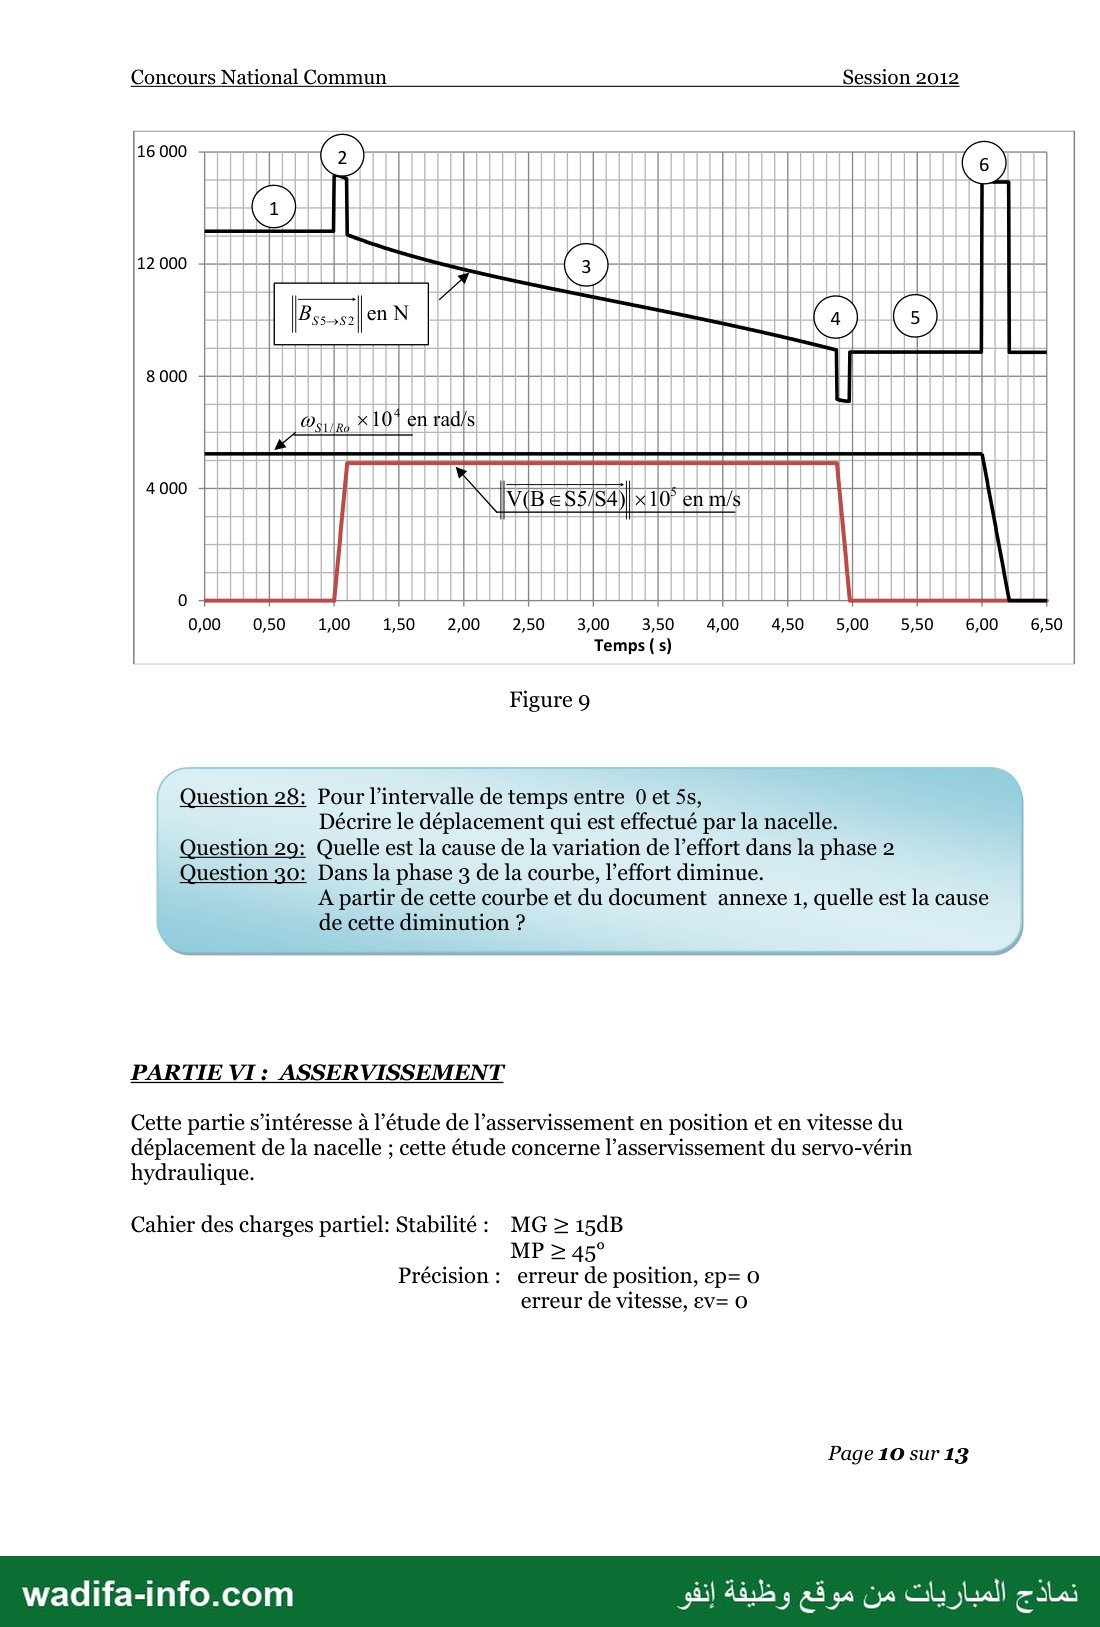
Analyse du graphe (Figure 9):
Au cours du mouvement du système, on a relevé les variations en fonction du
temps de :
*) module de la résultante de l'action mécanique en B, de la tige de vérin 55 sur le
bras S2 : II B(S5›S2)II en Newton
*) la vitesse angulaire du plateau S1 par rapport au bâti RO ) مرروة X10* en rad/s ).
*) module de la vitesse en B de la tige du vérin S5 par rapport au corps du vérin S4
Page 9 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Session 2012
16 000
12 000
8000
4 000 == المج
V(B 255/54( 10 en m/s
000 050 100 150 2,00 250 300 350 400 450 500 550 600 0
Temps ( s)
Figure 9
Question 28: Pour l'intervalle de temps entre 0 et 5s,
Décrire le déplacement qui est effectué par la nacelle.
Question 20: Quelle est la cause de la variation de l’effort dans la phase 2
Question 30: Dans la phase 3 de la courbe, l'effort diminue.
À partir de cette courbe et du document annexe 1, quelle est la cause
de cette diminution ?
PARTIE VI : ASSERVISSEMENT
Cette partie s’intéresse à l’étude de l’asservissement en position et en vitesse du
déplacement de la nacelle ; cette étude concerne l’asservissement du servo-vérin
hydraulique.
Cahier des charges partiel: Stabilité: MG › 15dB
Précision : erreur de position, ep= 0
erreur de vitesse, ev= ه
Page 10 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Session 2012
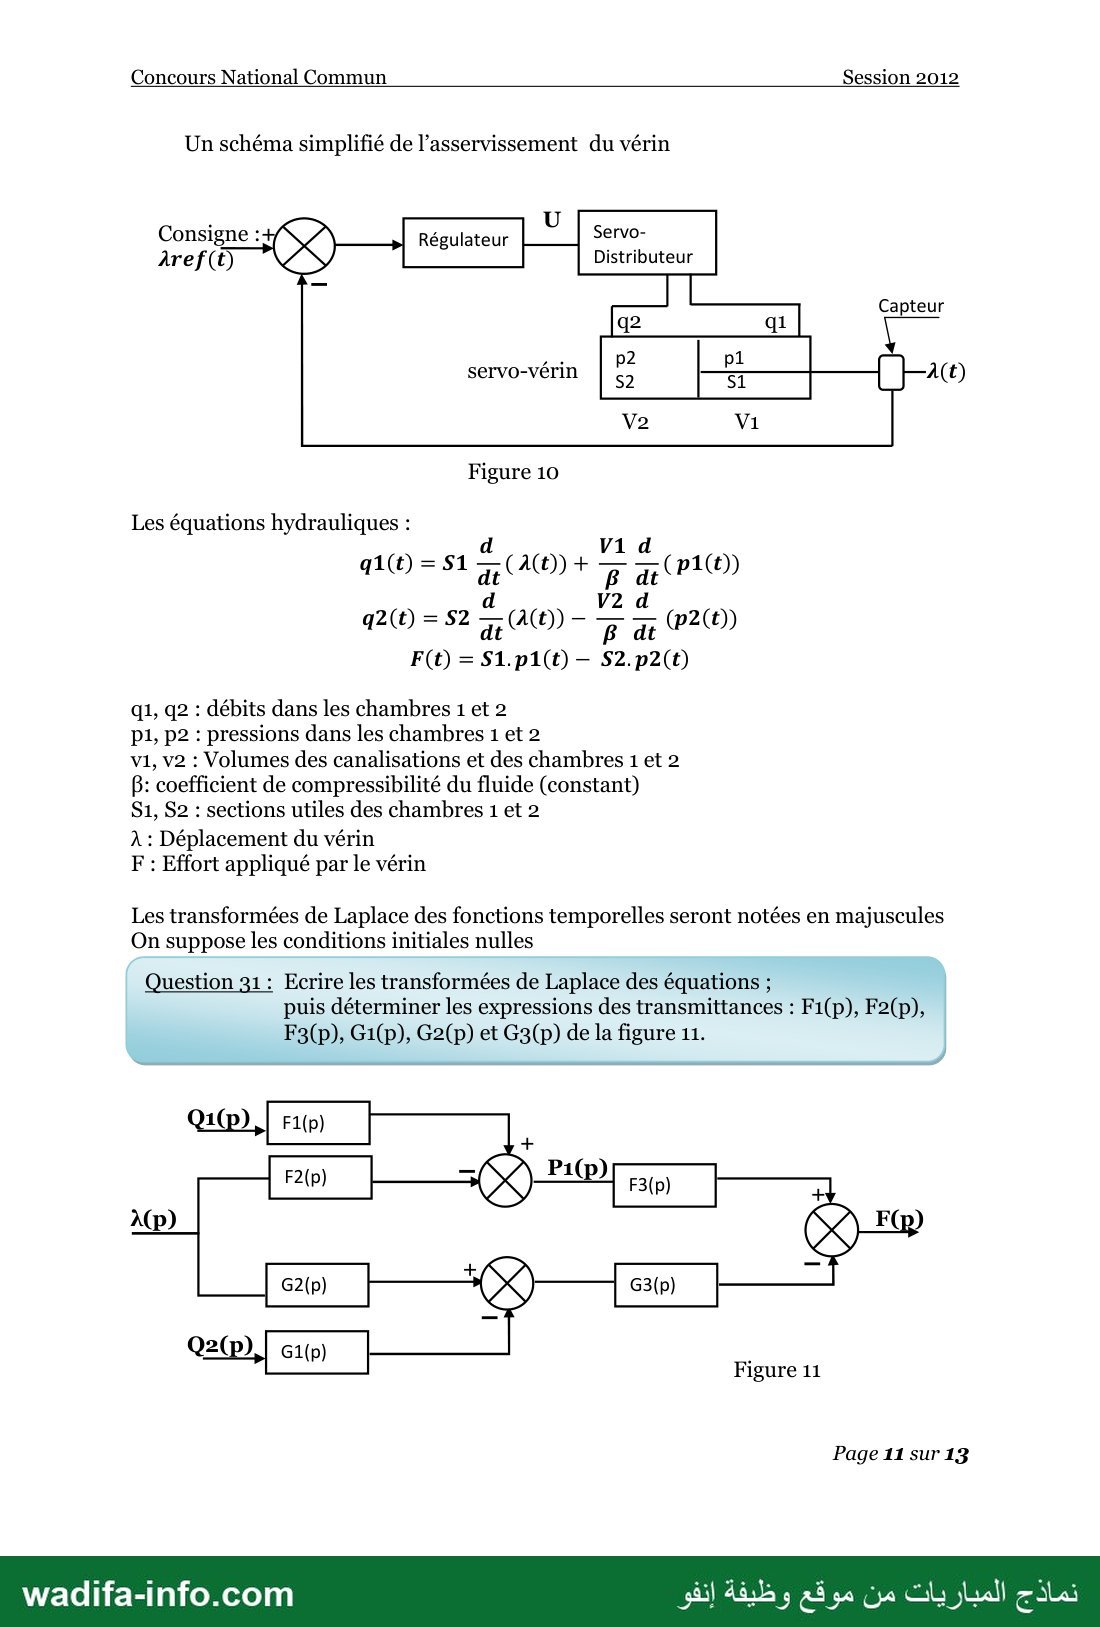
Un schéma simplifié de l’asservissement du vérin
Capteur
Figure 10
Les équations hydrauliques :
débits dans les chambres 1 et 2 : عو متو
p1, p2 : pressions dans les chambres 1 et 2
V1, 72 : Volumes des canalisations et des chambres 1 et 2
P: coefficient de compressibilité du fluide (constant)
S1, S2 : sections utiles des chambres 1 et 2
À : Déplacement du vérin
F : Effort appliqué par le vérin
Les transformées de Laplace des fonctions temporelles seront notées en majuscules
On suppose les conditions initiales nulles
Question 31 : Ecrire les transformées de Laplace des équations ;
puis déterminer les expressions des transmittances : F1(p), F2(p),
F3(p), G1(p), G2(p) et G3(p) de la figure 11.
Figure 11
Page 11 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Session 2012
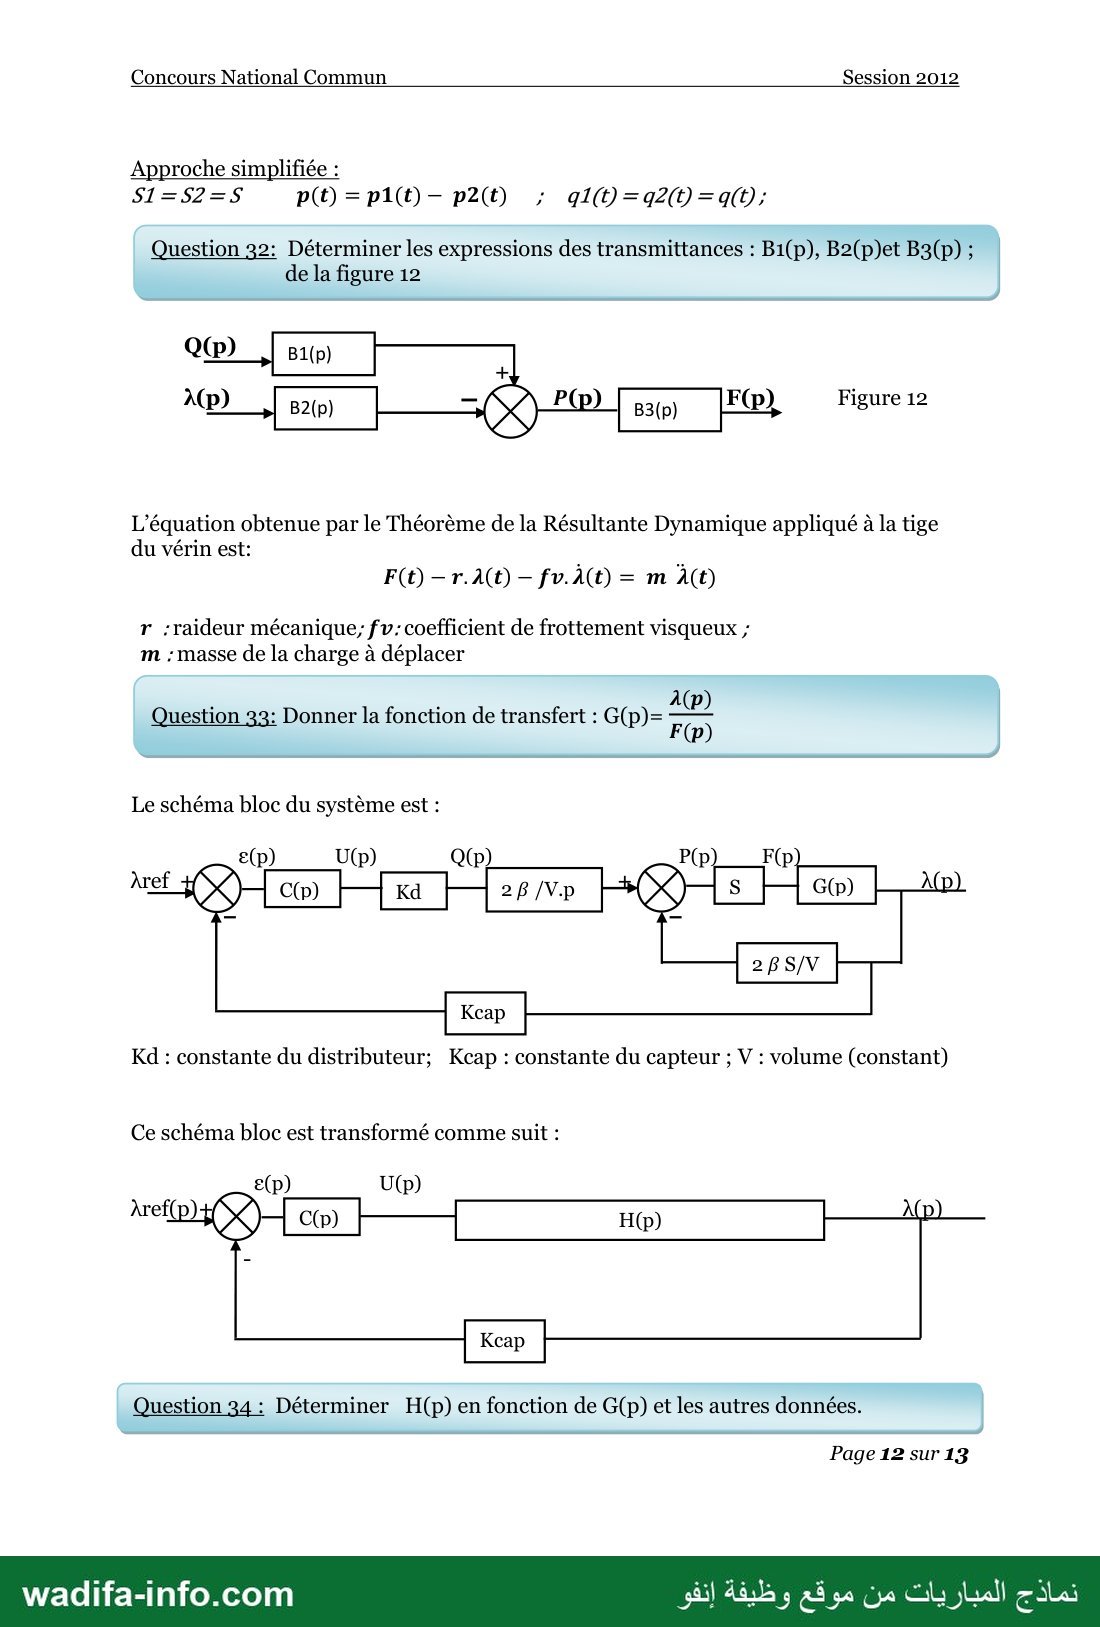
Approche simplifiée :
51 - 52 ‹5 p(t) = p1(t)- p2(t) ; 910-9200 + 0/7
Question 32: Déterminer les expressions des transmittances : B1(p), B2(p)et B3(p) ;
de la figure 12
Figure 12
L’équation obtenue par le Théorème de la Résultante Dynamique appliqué à la tige
du vérin est:
r :raideur mécanique; fv: coefficient de frottement visqueux ;
m : masse de la charge à déplacer
Question 33: Donner la fonction de transfert : G(p)= ——
200(
Le schéma bloc du système est :
Kd : constante du distributeur; Kcap : constante du capteur ; V : volume (constant)
Ce schéma bloc est transformé comme suit :
4
Question 34 : Déterminer H(p) en fonction de G(p) et les autres données.
Page 12 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Session 2012
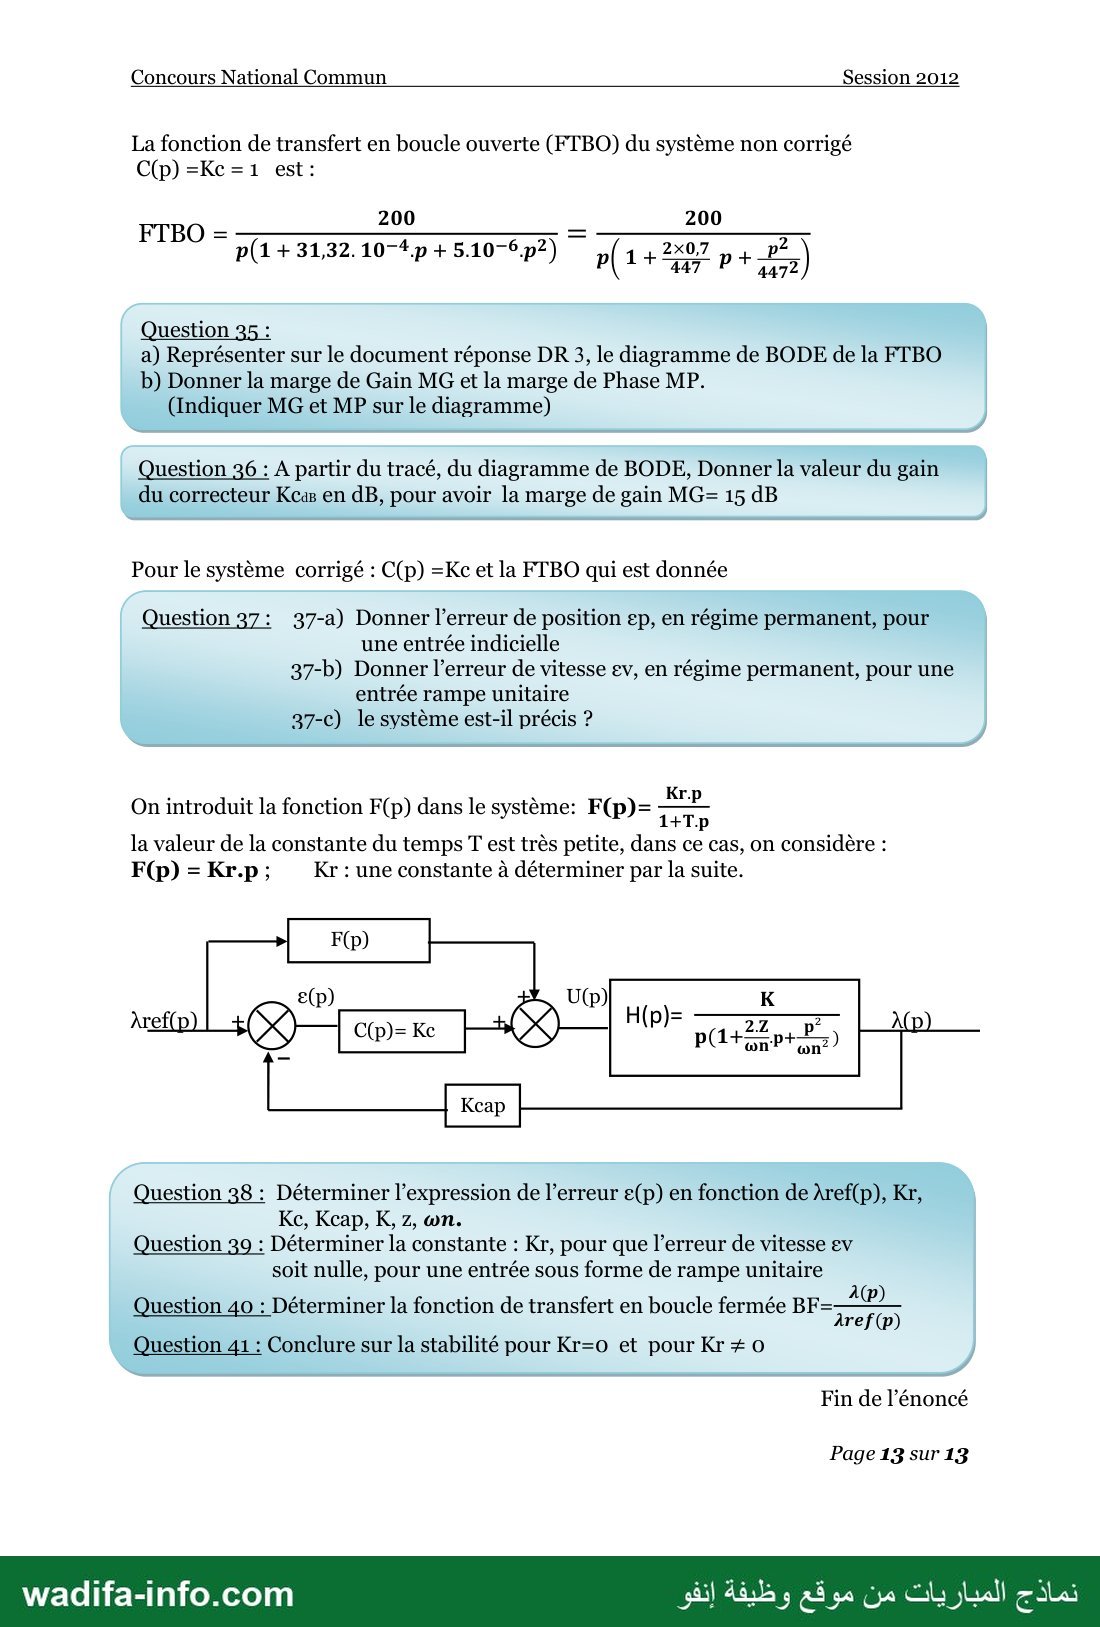
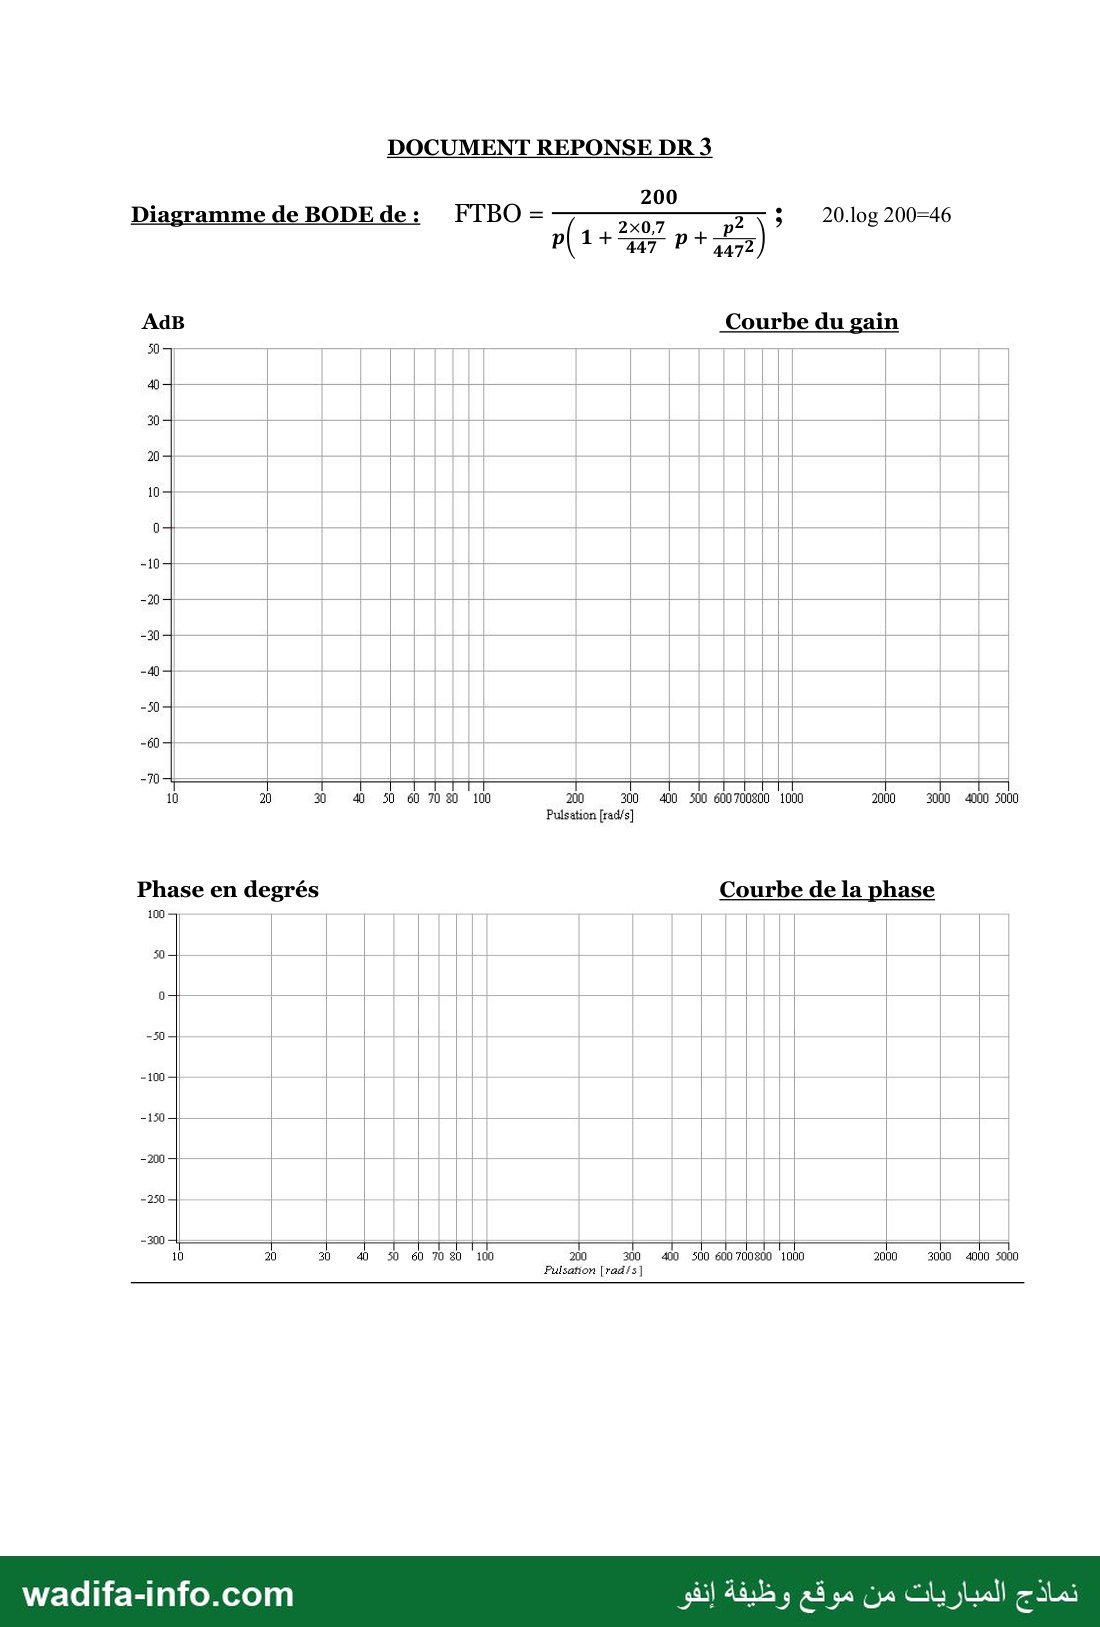
La fonction de transfert en boucle ouverte (FTBO) du système non corrigé
C(p) =Kc =1 est:
200 200
PTBO = PU +3132:10-4p+510-6p2) 7 2x0,7
? " Las 7) P( 1H ga7 P+ اج
Question 35 : |
a) Représenter sur le document réponse DR 3, le diagramme de BODE de la FTBO
b) Donner la marge de Gain MG et la marge de Phase MP. |
(Indiquer MG et MP sur le diagramme)
Question 36 : À partir du tracé, du diagramme de BODE, Donner la valeur du gain
du correcteur Kcas en dB, pour avoir la marge de gain MG= 15 dB |
Pour le système corrigé : C(p) =Kc et la FTBO qui est donnée
Question 37: 37-a) Donner l’erreur de position ep, en régime permanent, pour
une entrée indicielle
37-b) Donner l’erreur de vitesse ev, en régime permanent, pour une
entrée rampe unitaire
37-c) le système est-il précis ?
Kr.p
1+T.p
la valeur de la constante du temps T est très petite, dans ce cas, on considère :
F(p) = Kr.p ; Kr : une constante à déterminer par la suite.
On introduit la fonction F(p) dans le système: F(p)=
27 2
Question 38 : Déterminer l’expression de l’erreur e(p) en fonction de \ref(p), Kr,
Ke, Kcap, K, 2, œn.
Question 39 : Déterminer la constante : Kr, pour que l'erreur de vitesse ev
soit nulle, pour une entrée sous forme de rampe unitaire
Question 40 : Déterminer la fonction de transfert en boucle fermée BF=
Question 41 : Conclure sur la stabilité pour Kr=o et pour Kr # ه
Adref (p)
Fin de l’_énoncé
Page 13 sur 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
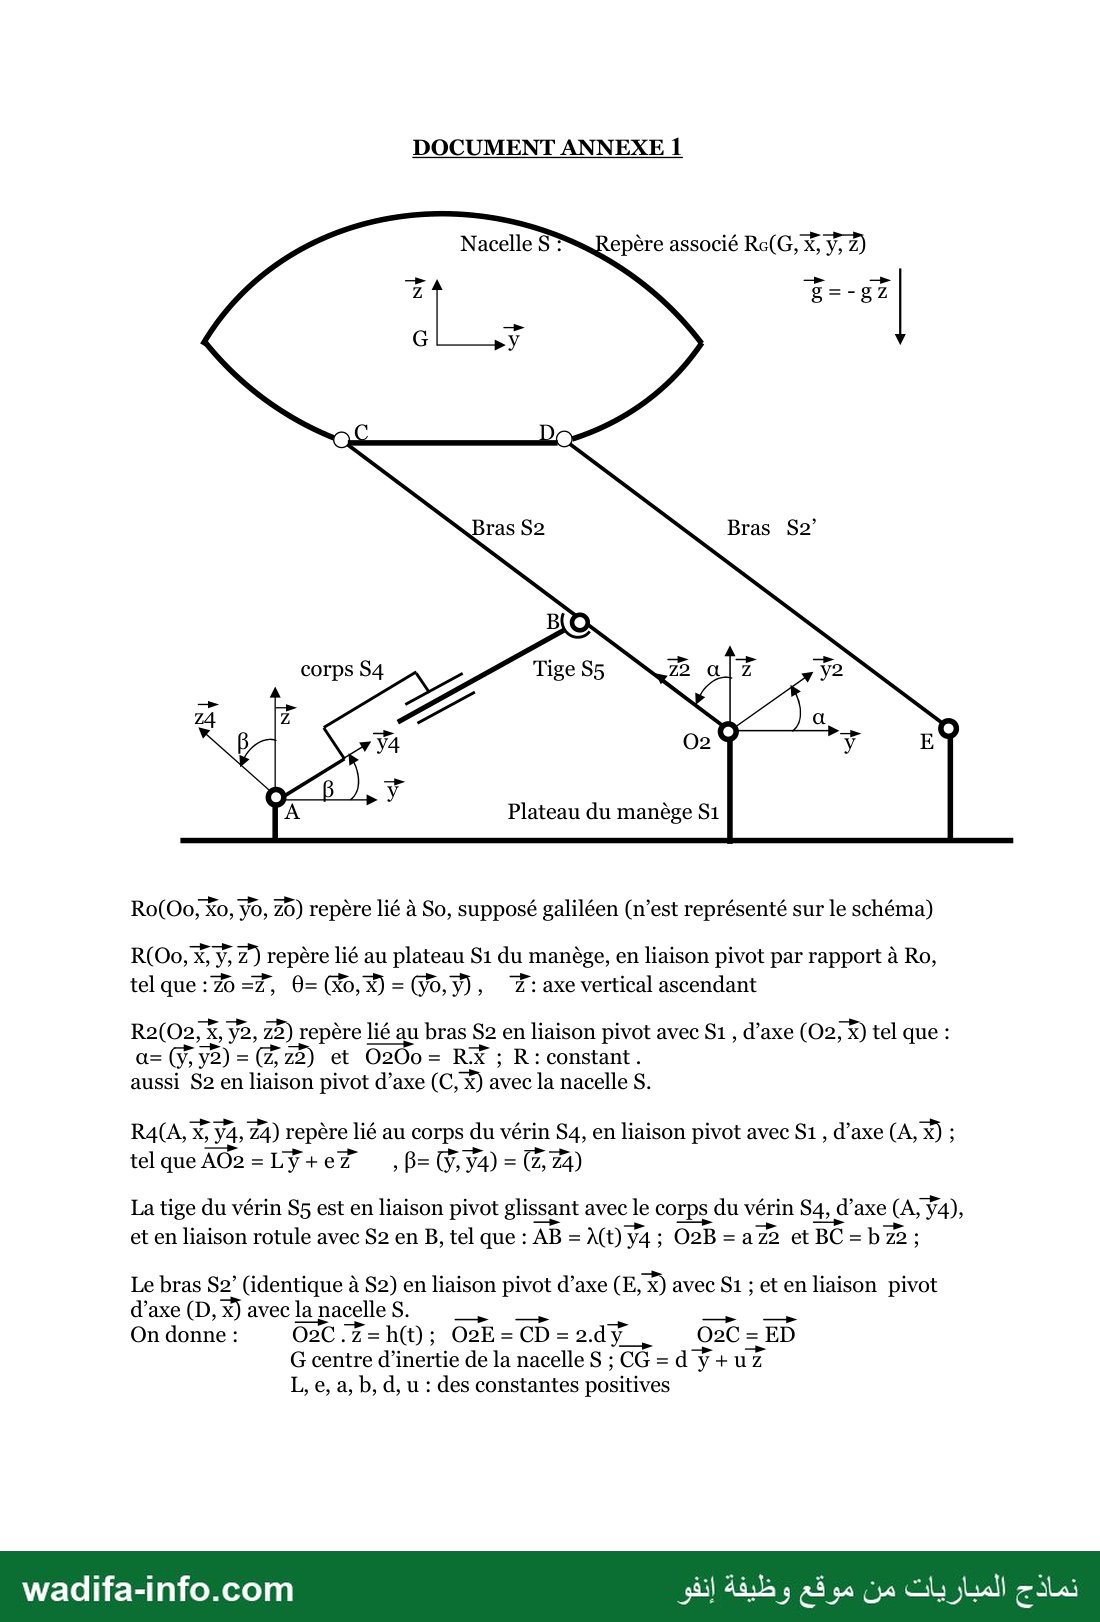
DOCUMENT ANNEXE 1
Bras 52
corps S4
Ro(Oo, Xo, yo, z0) repère lié à So, supposé galiléen (n’est représenté sur le schéma)
R(Oo,Ÿ y, 2 ( repère lié au plateau 81 du manège, en liaison pivot par rapport à Ro,
tel que : 20 =Z, 0= (o,Ÿ) = (ÿo,y), 2: axe vertical ascendant
R2(O2,X, ÿ2, Z3) repère lié au bras S2 en liaison pivot avec S1 , d’axe (O2, X) tel que :
a= 2 ›) = @ 73) et O200= RX : R: constant.
aussi 82 en liaison pivot d’axe (C, X) avec la nacelle S.
RA(A, À ÿ4, Z4) repère lié au corps du vérin S4, en liaison pivot avec 81 , d’axe (A, X) ;
tel que AO2=Lÿ+eZ 02 ىا - (4رر 2)
La tige du vérin S5 est en liaison pivot glissant avec 1e le corps du vérin S4, d'axe › (A, ÿ4),
et en liaison rotule avec S2 en B, tel que : AB = NORZ y4 ; O2B = a et BÜ=b2 Z2 ;
Le bras S2’ (identique à S2) en liaison pivot d’axe (E ,X) avec S1 ; et en liaison pivot
d’axe (D, X) avec lanacelles. ب Yu
On donne : O2C.z=h(t); O2E= 00 2.7 الي 00 بلا
G centre d’inertie de la nacelle 8 : 06 2 07 + د
e, a, b, d, u : des constantes positives مآ
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
DOCUMENT ANNEXE 2
Figure :1 (Solution 1)
ا كا و TPE T ET TRE PET PER ET PIRE TEET PEOREETRTES de Les liaisons
ae” C2
; S2—S1 : Rotule (021)
F وق" 51 : Lineaire annulaire (022,2)
S2 —S: Rotule (C1)
S2 —S : Rotule (C2)
52-51 : Rotule (E1)
52-81 : Lineaire annulaire (E2X)
S2’ —S: Rotule (D1)
S2’ —S: Rotule (D2)
S2 —S5: Rotule (B)
54-55 :Pivot glissant(AB)
54-51: Pivot (ASX)
fees
54
2
Figure : 2 ( Solution 2)
ef C2A Enpointillé : Je solide S
PS “عن الاش 582-51 : Rotule (021)
ال ا ا ف i ا 82-81 : Lineaire annulaire )022:7(
S2 —S: Rotule (C1)
S2 —S: Ponctuelle (C2, 7)
S2’ —S1: Rotule (E1)
S2’—S1 : Lineaire annulaire (E2,x)
S2’ —S: Rotule (D)
S2 —S5: Rotule (B)
54-55 : Pivot glissant(AB)
54 —S1: Rotule (A)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
DOCUMENT REPONSE DR1 Echelle : 3 mm ----›2 mm/s
Q5) Direction de 17 C€ S2/S1) et la direction de V( D € S2’/S1)
aeccsuunucasaaccnnneccccannnnnnncccnnanunnnanaannunnncnnannuanunnneconnnununannannunnnnnnnunnnnanaaunnunnnaccnsu nan unaanannnn cn ccca0u0u0 00
ceccccununccasccnnnecancnnnnnnnuccccnunannnanacnnnnnnenncunnnnunnnenannnnnunanananunnnnncnnnnnnnunccnnnnnnnnanacanunnce caca n nn nu aaac00u00
nu un uen cccucecu0 0 ل cc connu u nu ل ا ال
aeccsuunucasaaccnnnccccannnnnnncccnnanncunaaununnnnnccannnnnnnnncannnnnunuanaunnunnncncnnnunnnunuannnnnncenaaanenunaaun ann nca ccsau00uu00
ceccccununccasccnnnecancnnnnnnnuccccnunannnanacnnnnnnenncunnnnunnnenannnnnunanananunnnnncnnnnnnnunccnnnnnnnnanacanunnce caca n nn nu aaac00u00
Nacelle S +G
Bras 2
corps 4
Plateau du manège 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
DOCUMENT REPONSE DR 2
Tableau 1
Chronogramme
1
V+0
1
Q1 0
Q2 o |
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 19 —
DOCUMENT REPONSE DR 3
200
Diagramme de BODE de: FTBO =
—— › 20.1og 200=46
2x0,7 p2 \?
1 1+ 747 P+ اد
AdB Courbe du gain
8 0 ur. $ dm 30 4e ماد cn مل مما x do mn
Pulsation [rad/s]
Phase en degrés Courbe de la phase
100 ; pe marée : pages ; :
504
504
إلا | ل 200
أ ووو
-200 =
10 20 30 4 30 60 7080 100 200 300
Pulsation [rad#s]
400 500 600700800 1000 2000 3000 4000 5000
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences industrielles du Concours National Commun (CNC), session 2012, pour les filières MP et PSI. C'est le concours d'admission aux grandes écoles d'ingénieurs marocaines. L'épreuve dure 4 heures, sans calculatrice et sans document. Le support d'étude est un manège « Nautilus » : un plateau tournant porte une nacelle levée par un élévateur à parallélogramme déformable et un vérin hydraulique. Le scan est complet (19 pages) : la page de garde, les 13 pages d'énoncé, les annexes 1 et 2 et les documents réponses DR1 à DR3. C'est un problème en six parties indépendantes :
- géométrie ;
- cinématique graphique ;
- hyperstatisme ;
- boîte de vitesses épicycloïdale et logique séquentielle ;
- dynamique ;
- asservissement du servo-vérin.
Voici une correction méthodologique proposée.
💡 Avant de commencer : sans calculatrice, privilégiez les résultats littéraux et les valeurs « rondes » que le sujet fournit (20·log 200 = 46 dB, ω0 = 447 rad/s, z = 0,7). Les parties IV (formule de Willis, tableau de vérité, bascules JK) et VI (transformées de Laplace, réduction de schémas-blocs, erreurs) sont très rentables. Pour la partie II, tracez proprement sur DR1 en respectant l'échelle 3 mm pour 2 mm/s.
Question 1 : solutions techniques du FAST
- ST1 (déplacer la nacelle) : le vérin hydraulique (corps S4 + tige S5), piloté par un servo-distributeur.
- ST2 (entraîner le plateau en rotation) : le moteur électrique (Mot, entre bâti S0 et plateau S1).
- ST3 (adapter et réduire la vitesse) : la boîte de vitesses automatique, avec trains épicycloïdaux, embrayages E1/E2 et freins F1/F2.
Partie I : étude géométrique (annexe 1)
Question 2 : λ en fonction de L, e, a, α
On part de la fermeture géométrique AB = AO2 + O2B, soit λ·y4 = L·y + e·z + a·z2, avec z2 = −sinα·y + cosα·z. On prend la norme :
λ = √[(L − a·sinα)2 + (e + a·cosα)2] = √[L2 + e2 + a2 + 2a(e·cosα − L·sinα)]
Question 3 : λmax et course
On a h = O2C·z = (a + b)·cosα. La position basse (h = 0) correspond à α = 90° et la position haute (h = a + b) à α = 0. Sur [0 ; 90°], le terme e·cosα − L·sinα décroît, donc λ décroît quand α augmente.
- λmax = λ(α = 0) = √[L2 + (a + e)2], en position haute ;
- λmin = λ(90°) = √[(L − a)2 + e2], en position basse ;
- C = √[L2 + (a + e)2] − √[(L − a)2 + e2].
Question 4 : influence d'une diminution de a
On dérive : dC/da = (a + e)/√[L2 + (a + e)2] + (L − a)/√[(L − a)2 + e2] > 0 (pour a < L). Quand a diminue, λmax diminue et la course C diminue : le vérin est plus court et plus compact.
En contrepartie, le bras de levier du vérin autour de O2 diminue. Pour soulever la même charge, l'effort du vérin augmente, et donc la pression ou la section nécessaire aussi.
Partie II : cinématique graphique (DR1)
Données : ||V(G/S1)|| = 50 mm/s, en montée. L'échelle est 3 mm pour 2 mm/s, donc la flèche V(G) mesure 75 mm.
Question 5 : directions
- S2 est en pivot d'axe (O2, x) avec S1 : V(C ∈ S2/S1) est perpendiculaire à O2C.
- S2' est en pivot d'axe (E, x) avec S1 : V(D ∈ S2'/S1) est perpendiculaire à ED.
Comme O2C est parallèle à ED (parallélogramme, O2E = CD), ces deux directions sont parallèles.
Question 6 : V(G ∈ S/S1) et V(C ∈ S2/S1)
O2CDE est un parallélogramme déformable, donc la nacelle S est en translation circulaire par rapport à S1 : tous ses points ont la même vitesse. Le point C est le centre du pivot S2/S, d'où :
V(G ∈ S/S1) = V(C ∈ S/S1) = V(C ∈ S2/S1)
Sur DR1, on trace en G et en C deux vecteurs identiques de 75 mm, perpendiculaires à O2C. En montée, α diminue, donc la flèche est orientée vers le haut et vers la droite de la figure.
Question 7 : V(B ∈ S2/S1)
B et C appartiennent à S2, en rotation autour de O2. La répartition des vitesses est linéaire (triangle des vitesses de sommet O2) : V(B) est perpendiculaire à O2B, de même sens que V(C), et ||V(B ∈ S2/S1)|| = ||V(C)||·O2B/O2C = 50·a/(a + b).
Sur le DR1 scanné, on mesure O2B/O2C ≈ 0,39, d'où ||V(B)|| ≈ 20 mm/s (flèche d'environ 29 mm). Mesurez ce rapport sur votre propre document.
Question 8 : composition en B
On a V(B ∈ S5/S1) = V(B ∈ S2/S1), car la rotule en B est parfaite. Par composition :
V(B ∈ S2/S1) = V(B ∈ S5/S4) + V(B ∈ S4/S1)
- V(B ∈ S5/S4) est porté par AB (direction y4, translation de la tige) ;
- V(B ∈ S4/S1) est perpendiculaire à AB (rotation du corps autour de A).
Question 9 : vitesse de sortie de tige
On décompose V(B ∈ S2/S1) selon ces deux directions, ce qui revient à projeter sur AB. On trouve ||V(B ∈ S5/S4)|| = ||V(B)||·cos(angle entre V(B) et AB). Sur le DR1 scanné, cet angle vaut environ 24°, d'où ||V(B ∈ S5/S4)|| ≈ 18 mm/s. La tige sort, puisque λ augmente en montée. La valeur exacte dépend de votre construction graphique.
Partie III : hyperstatisme (annexe 2)
Formule utilisée : h = m − 6(n − 1) + Ns, avec n = 6 solides (S1, S2, S2', S, S4, S5).
Question 10 : solution 1
- 10-1) Entre S2 et S1, une rotule en O21 et une linéaire annulaire (O22, x) donnent une pivot d'axe (O2, x), isostatique (3 + 2 = 5 inconnues).
- 10-2) On trouve m = 2 :
- mobilité utile : la déformation du parallélogramme (paramètre α, lié à λ), qui soulève la nacelle ;
- mobilité interne : la rotation propre de la tige S5 autour de son axe AB.
- 10-3) Inconnues statiques :
- S2/S1 : 5 et S2'/S1 : 5 ;
- S2/S : deux rotules, 6 ; S2'/S : deux rotules, 6 ;
- rotule B : 3 ; pivot glissant S4/S5 : 4 ; pivot S4/S1 : 5.
Contrôle par la décomposition :- le parallélogramme plan à quatre pivots donne h = 3 ;
- chaque paire de rotules équivalant à une pivot ajoute 1, soit +2 ;
- la chaîne du vérin avec une pivot en A impose une deuxième fois la translation selon x, soit +1.
Question 11 : solution 2
- 11-1) On trouve m = 3 : une mobilité utile (le levage) et deux mobilités internes, les rotations propres du corps S4 et de la tige S5 autour de AB. La rotule en A remplace la pivot, ce qui libère S4.
- 11-2) Inconnues statiques :
- S2/S1 : 5 et S2'/S1 : 5 ;
- S2/S : rotule C1 + ponctuelle (C2, z), soit 4 ; S2'/S : une rotule, 3 ;
- rotule B : 3 ; pivot glissant : 4 ; rotule A : 3.
- 11-3) Le constructeur choisit la solution 2 parce qu'elle est isostatique. Elle n'exige ni parallélisme rigoureux des axes ni entraxes précis, et le montage se fait sans contraintes internes. Elle accepte les déformations de la structure et les défauts de fabrication, et coûte moins cher (tolérances plus larges, moins d'usure).
Partie IV : boîte de vitesses épicycloïdale
Lecture de la figure 5 :
- l'arbre de sortie est lié à PS1 et à C2 ;
- P1 et P2 sont solidaires ;
- E1 relie l'entrée à C1, et E2 relie l'entrée à P1/P2 ;
- F2 freine P1/P2, et F1 freine PS2.
On vérifie la condition de montage : Zc = Zp + 2Zs (60 = 30 + 2 × 15).
Question 12 : relation T1
La formule de Willis donne (ωp1 − ωps1)/(ωc1 − ωps1) = −Zc1/Zp1 = −2, d'où T1 : ωp1 + 2ωc1 − 3ωps1 = 0.
Question 13 : relation T2
De même, T2 : ωp2 + 2ωc2 − 3ωps2 = 0.
Question 14 : E1 = 1, F2 = 1
On a ωc1 = ωe et ωp1 = 0. T1 donne 2ωe = 3ωps1. La sortie est PS1, d'où ωs/ωe = 2/3 (2e vitesse).
Question 15 : tableau 1 (DR2)
Il y a quatre vitesses inconnues (p, c1, s, ps2) et deux relations. Il faut exactement deux conditions compatibles pour que la sortie soit imposée par l'entrée.
| E1 E2 F1 F2 | Transmission | ωs/ωe |
|---|---|---|
| 0 0 0 0 et toute combinaison à un seul élément actif | 0 | indéterminée (point mort) |
| 1 0 1 0 | 1 | p = −2s et p + 2ωe = 3s, d'où 2/5 (1re vitesse) |
| 1 0 0 1 | 1 | 2/3 (2e vitesse) |
| 1 1 0 0 | 1 | train bloqué, 1 (prise directe, 3e vitesse) |
| 0 1 1 0 | 1 | ωe + 2s = 0, d'où −1/2 (marche arrière) |
| 0 1 0 1 | 0 | conflit (P ne peut valoir à la fois ωe et 0) : entrée bloquée |
| 0 0 1 1 | 0 | sortie bloquée (s = 0), entrée libre : freinage |
| trois ou quatre éléments actifs | 0 | système surcontraint : blocage |
Question 16 : chronogramme (DR2)
Avec J = K = 1, chaque bascule change d'état à chaque front descendant de son horloge.
- Q1 change à chaque front descendant de V+. Pour les 4 impulsions, Q1 vaut 1, 0, 1, 0.
- Q2 change à chaque front descendant de Q1, c'est-à-dire aux 2e et 4e impulsions. Q2 vaut 0, 1, 1, 0.
C'est un compteur asynchrone modulo 4 : Q1 divise la fréquence de V+ par 2 et Q2 par 4.
Remarque : Q1 est le bit de poids faible. La séquence (Q1, Q2) est donc 00 → 10 → 01 → 11 → 00. Avec le tableau du transcodeur, cela donne point mort → 2e → 1re → 3e. Pour une incrémentation 1re → 2e → 3e, il faudrait intervertir Q1 et Q2 dans le tableau. Signalez-le sur la copie.
Question 17 : équations du transcodeur
E1 = Q1 + Q2 ; E2 = Q1·Q2 ; F1 = /Q1·Q2 ; F2 = Q1·/Q2
On note au passage : F1 + F2 = Q1 ⊕ Q2.
Question 18 : voyants
V1 = /Q1·/Q2 ; V2 = /Q1·Q2 ; V3 = Q1·/Q2 ; V4 = Q1·Q2
Partie V : étude dynamique
Question 19 : masse de P1
P1 est un segment circulaire de rayon Rs et de demi-angle ψ. Son aire vaut Rs2(ψ − sinψ·cosψ), d'où m1 = σ·Rs2·(ψ − ½·sin2ψ).
Si σ est bien en N/m2 comme l'écrit l'énoncé, c'est un poids surfacique : il faut alors diviser par g pour obtenir une masse. Signalez cette incohérence d'unité.
Question 20 : masse de P3 et de la nacelle
P3 est une portion de cylindre d'arc 2ψRs et de largeur hs, d'où m3 = 2σ·ψ·Rs·hs.
La partie supérieure vaut 2m1 + m3 et la partie inférieure est identique, d'où :
m = 2(2m1 + m3) = 4σRs2(ψ − sinψ·cosψ) + 4σψRshs
Question 21 : cinématique de S
- 21-1) S est en translation par rapport à S1, donc Ω(S/R0) = Ω(S1/R0) = θ̇·z.
- 21-2) On a OoC = −R·x + (a + b)·z2. On compose les vitesses :
V(C ∈ S/R0) = −(a + b)·α̇·y2 + θ̇·[(a + b)·sinα·x − R·y] - 21-3) V(G) = V(C) + θ̇·z ∧ (d·y + u·z), d'où :
V(G ∈ S/R0) = [(a + b)·sinα − d]·θ̇·x − R·θ̇·y − (a + b)·α̇·y2
Question 22 : matrice simplifiée
Le plan de symétrie (G, x, z) annule Ds et Fs. Le plan (G, y, z) annule Es et Fs. D'où I(G, S) = diag(As, Bs, Cs) dans (x, y, z).
Question 23 : moment cinétique de Σ sur (Oo, z)
On pose yG = d − (a + b)·sinα. Les masses des bras et du vérin sont négligées. La contribution de S vient de Csθ̇ + [OoG ∧ m·V(G)]·z :
σz = [I1 + Cs + m(R2 + yG2)]·θ̇ + m·R·(a + b)·α̇·cosα
Question 24 : moment dynamique
Oo est fixe et z est fixe, donc δz = dσz/dt :
δz = [I1 + Cs + m(R2 + yG2)]·θ̈ − 2m(a + b)·yG·α̇·θ̇·cosα + m·R·(a + b)·(α̈·cosα − α̇2·sinα)
Question 25 : couple moteur
On écrit le théorème du moment dynamique pour Σ en Oo, en projection sur z. La pivot S1/S0 est parfaite. Le poids, parallèle à z, a un moment nul sur cet axe. Il reste Cm = δz, soit l'expression de Q24.
Question 26 : énergie cinétique
Ec(Σ/R0) = ½[I1 + Cs + m(R2 + yG2)]·θ̇2 + m·R·(a + b)·θ̇·α̇·cosα + ½·m·(a + b)2·α̇2
Question 27 : théorème de l'énergie cinétique
On liste les puissances :
- moteur : Cm·θ̇ ;
- pesanteur sur S : −m·g·z·V(G) = m·g·(a + b)·α̇·sinα ;
- pression dans le vérin, qui est une puissance intérieure entre S4 et S5 : Fv·λ̇ ;
- liaisons parfaites : 0.
dEc/dt = Cm·θ̇ + m·g·(a + b)·α̇·sinα + Fv·λ̇, avec λ̇ = (dλ/dα)·α̇ tiré de Q2.
But : Cm est connu par Q25. Ce théorème donne alors l'effort Fv du vérin, ce qui permet de dimensionner le vérin (section, pression).
Questions 28 à 30 : analyse de la figure 9
- Q28 : de 0 à 1 s, la nacelle est immobile en position basse. Elle tourne avec le plateau à ω = 0,52 rad/s (5200 × 10−4). De 1 à ≈ 4,9 s, la nacelle monte, avec une vitesse de tige constante ≈ 0,049 m/s (4900 × 10−5) et des rampes courtes d'accélération et de décélération (≈ 0,1 s). La rotation continue pendant toute la montée : le mouvement est combiné (levage + rotation).
- Q29 : en phase 2, l'effort passe de ≈ 13 200 N à ≈ 15 000 N. C'est l'effet d'inertie au démarrage du levage : l'accélération verticale de la nacelle (m·a) s'ajoute au poids.
- Q30 : en phase 3, la vitesse est constante et l'effort décroît de ≈ 13 000 à ≈ 9 000 N. La cause est géométrique (annexe 1). Quand α diminue, le bras se redresse : le bras de levier du poids par rapport à O2, qui varie avec (a + b)·sinα, diminue. Dans le même temps, l'orientation du vérin par rapport au bras change, et son bras de levier autour de O2 augmente. Il faut donc un effort plus faible pour équilibrer le moment du poids.
Pour compléter la lecture de la figure :
- la phase 4 (creux à ≈ 7 100 N) correspond à la décélération en fin de levage ;
- la phase 5 (≈ 8 900 N) correspond à la position haute stabilisée ;
- la phase 6 (pic ≈ 15 000 N entre 6 et 6,2 s) correspond au freinage du plateau.
Partie VI : asservissement du servo-vérin
Question 31 : transformées et transmittances
Transformées de Laplace des trois équations :
- Q1 = S1p·Λ + (V1/β)p·P1 ;
- Q2 = S2p·Λ − (V2/β)p·P2 ;
- F = S1P1 − S2P2.
On en déduit P1 = β/(V1p)·Q1 − (βS1/V1)·Λ et P2 = (βS2/V2)·Λ − β/(V2p)·Q2. Par identification avec la figure 11 :
F1 = β/(V1p) ; F2 = βS1/V1 ; F3 = S1 ; G1 = β/(V2p) ; G2 = βS2/V2 ; G3 = S2
Question 32 : approche simplifiée
On prend S1 = S2 = S et q1 = q2 = q. On suppose aussi V1 = V2 = V, comme dans le schéma-bloc suivant. Alors P = P1 − P2 = 2β/(Vp)·Q − (2βS/V)·Λ.
B1 = 2β/(V·p) ; B2 = 2β·S/V ; B3 = S
Question 33 : G(p)
La transformée de F − rλ − fvλ̇ = mλ̈ donne G(p) = Λ/F = 1/(m·p2 + fv·p + r).
Question 34 : H(p)
On lit Λ = G·S·[2βKd/(Vp)·U − (2βS/V)·Λ], d'où :
H(p) = (2βKdS/(V·p))·G(p) / [1 + (2βS2/V)·G(p)] = 2βKdS / {p·[V(mp2 + fvp + r) + 2βS2]}
Sous forme canonique K/[p(1 + 2zp/ωn + p2/ωn2)], on identifie :
- K = 2βKdS/(Vr + 2βS2) ;
- ωn2 = (Vr + 2βS2)/(Vm) ;
- 2z/ωn = V·fv/(Vr + 2βS2).
Question 35 : Bode de la FTBO = 200/[p(1 + 1,4p/447 + p2/4472)] (DR3)
- Asymptotes de gain :
- pente −20 dB/décade passant par 46 dB à 1 rad/s, soit 26 dB à 10 rad/s et 0 dB à 200 rad/s ;
- à partir de ω0 = 447 rad/s, pente −60 dB/décade (≈ −7 dB à 447 rad/s sur l'asymptote).
- Courbe réelle : z = 0,7 ≈ 1/√2, donc il n'y a pas de résonance. En 447 rad/s, le gain réel vaut −7 − 20·log(1,4) ≈ −10 dB.
- Phase : −90° aux basses fréquences, −180° en 447 rad/s, et tend vers −270°.
- b) MG ≈ 10 dB, lue en ω = 447 rad/s. Le gain réel coupe 0 dB vers ωc0 ≈ 200 rad/s, où la phase vaut −90° − arctan(0,63/0,80) ≈ −127°. Donc MP ≈ 53°.
Question 36 : réglage de Kc
Pour passer de MG ≈ 10 dB à MG = 15 dB, il faut abaisser le gain de 5 dB : Kc dB ≈ −5 dB (Kc ≈ 0,56). La marge de phase augmente alors (≈ 70°), ce qui reste conforme (MP ≥ 45°).
Question 37 : précision
- 37-a) La FTBO est de classe 1, donc εp = 0 pour un échelon.
- 37-b) Pour une rampe unitaire, εv = 1/(200·Kc) ≈ 1/112 ≈ 0,009.
- 37-c) Le système n'est pas précis en vitesse : le cahier des charges exige εv = 0. D'où l'anticipation F(p).
Question 38 : erreur avec anticipation
On a U = Kcε + Krp·Λref, ε = Λref − KcapΛ et Λ = H·U. On note D(p) = 1 + 2zp/ωn + p2/ωn2. On obtient :
ε(p) = Λref(p)·p·[D(p) − KrKcapK] / [p·D(p) + KcKcapK]
Question 39 : Kr pour εv = 0
Avec Λref = 1/p2, εv = lim p·ε = (1 − KrKcapK)/(KcKcapK). Il est nul pour Kr = 1/(Kcap·K).
Question 40 : fonction de transfert en boucle fermée
BF(p) = K·(Kc + Krp) / [KcKcapK + p + (2z/ωn)p2 + p3/ωn2]
Question 41 : stabilité
Le dénominateur (équation caractéristique) ne dépend pas de Kr. L'anticipation est hors de la boucle : elle modifie le numérateur, donc la précision et la réponse, mais pas la stabilité.
Le critère de Routh pour ce 3e ordre donne la condition KcKcapK < 2zωn. Ici, 200Kc < 2 × 0,7 × 447 ≈ 626, soit Kc < 3,1, ce qui correspond bien à MG ≈ 10 dB. Avec Kc ≈ 0,56, le système est stable pour Kr = 0 comme pour Kr ≠ 0.
💡 À réviser pour le CNC (SI, MP/PSI) : les fermetures géométriques et les courses de vérin, la cinématique graphique (équiprojectivité, triangle des vitesses, composition au point de liaison) et le parallélogramme déformable (translation circulaire). Revoyez aussi l'hyperstatisme (m, h, choix d'une solution isostatique), la formule de Willis, les tableaux de fonctionnement d'une boîte à trains épicycloïdaux, les bascules JK en compteur asynchrone et les équations logiques d'un transcodeur. En mécanique : moment cinétique et dynamique d'un solide en mouvement composé, théorème de l'énergie cinétique avec puissance intérieure d'un vérin. En asservissement : modèle d'un servo-vérin (compressibilité), Bode d'un 3e ordre de classe 1, réglage de gain pour une marge imposée, erreurs statique et de traînage, et anticipation (feedforward). Entraînez-vous sans calculatrice.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
