
نموذج المباراة الوطنية المشتركة CNC 2016: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1735/نموذج-المباراة-الوطنية-المشتركة-CNC-2016-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2016)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2016
- عدد الصفحات
- 28
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
Concours National Commun Filière : MP Session 2016
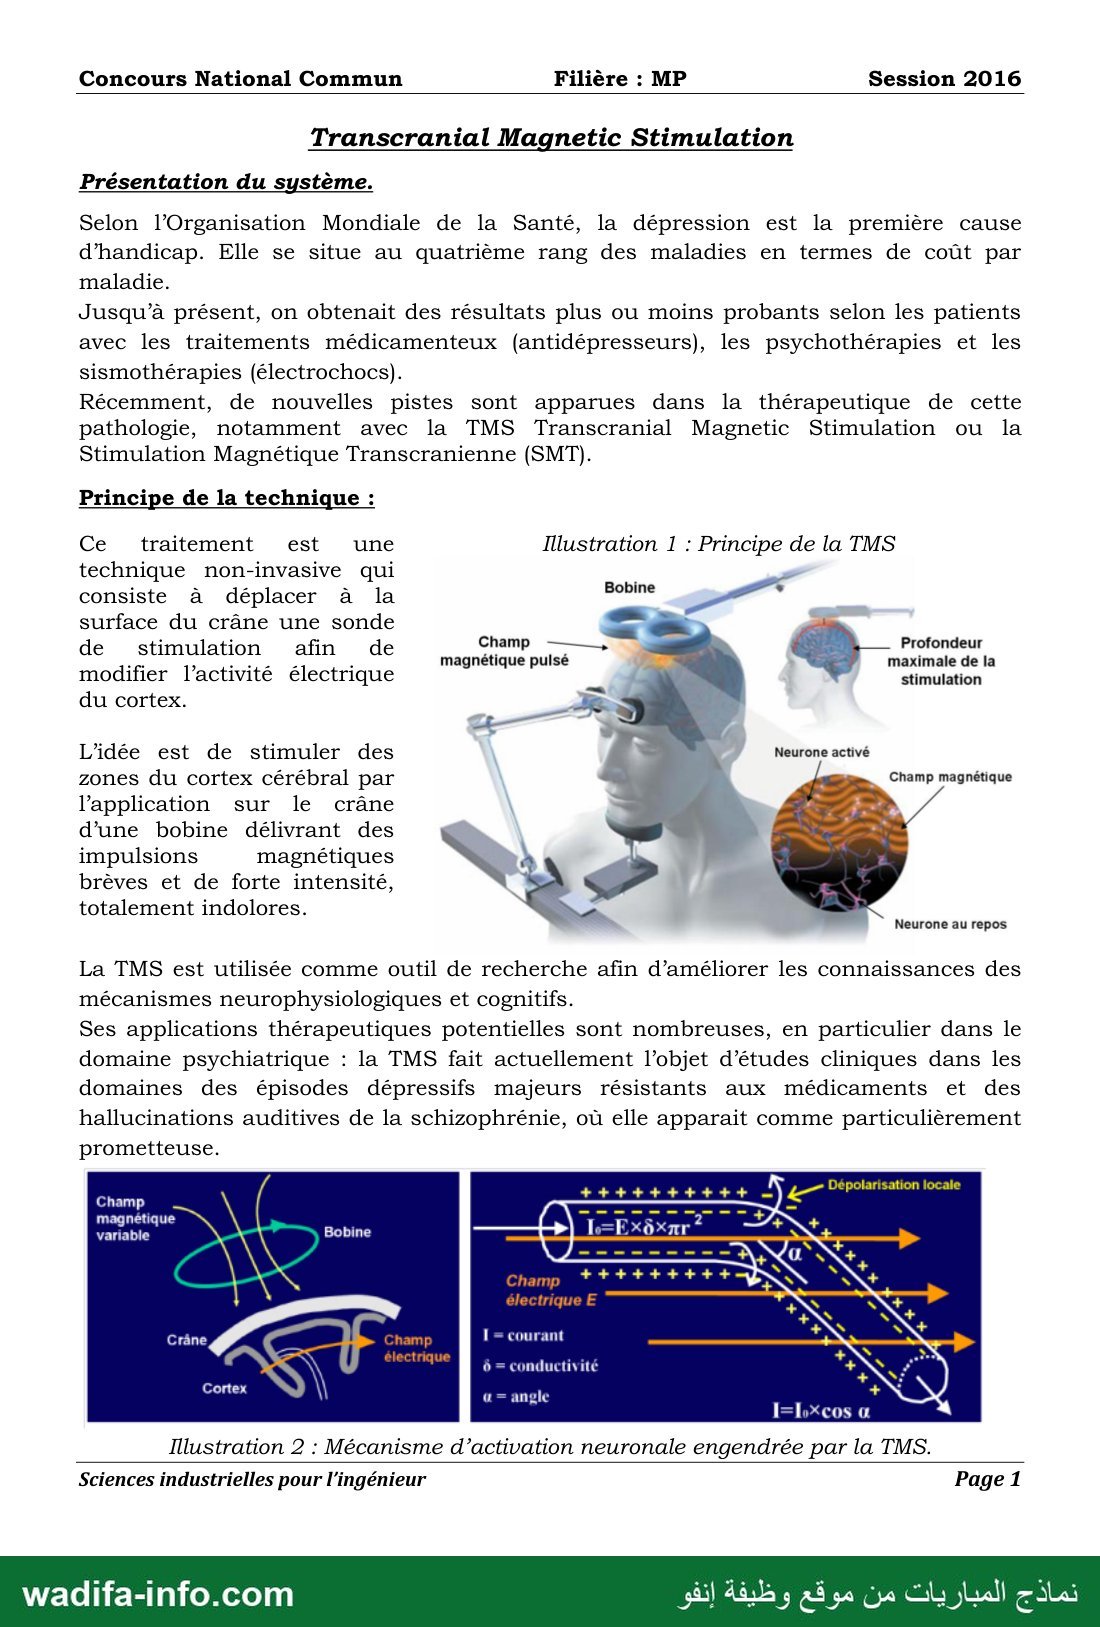
Transcranial Magnetic Stimulation
Présentation du système.
Selon l’Organisation Mondiale de la Santé, la dépression est la première cause
d’'handicap. Elle se situe au quatrième rang des maladies en termes de coût par
maladie.
Jusqu'à présent, on obtenait des résultats plus ou moins probants selon les patients
avec les traitements médicamenteux (antidépresseurs), les psychothérapies et les
sismothérapies (électrochocs).
Récemment, de nouvelles pistes sont apparues dans la thérapeutique de cette
pathologie, notamment avec la TMS Transcranial Magnetic Stimulation ou la
Stimulation Magnétique Transcranienne (SMT).
Principe de la technique :
Ce traitement est une Illustration 1 : Principe de la TMS
technique non-invasive qui
consiste à déplacer à la Bobine لصون
a 4
surface du crâne une sonde نسب جب
0 Profondeur
: ١ maximale de la
stimulation
de stimulation afin de Champ يل
Neurone activé
pt EE | ; magnétique pulsé
modifier l’activité électrique
du cortex.
L’idée est de stimuler des
zones du cortex cérébral par
l'application sur le crâne
d’une bobine délivrant des
impulsions magnétiques
brèves et de forte intensité,
totalement indolores.
Champ magnétique
Neurone au repos
La TMS est utilisée comme outil de recherche afin d’améliorer les connaissances des
mécanismes neurophysiologiques et cognitifs.
Ses applications thérapeutiques potentielles sont nombreuses, en particulier dans le
domaine psychiatrique : la TMS fait actuellement l’objet d’études cliniques dans les
domaines des épisodes dépressifs majeurs résistants aux médicaments et des
hallucinations auditives de la schizophrénie, où elle apparait comme particulièrement
prometteuse.
+ + + + + + + + ++ سح ل Dépolarisation locale
Champ
magnétique Rae. ;
variable 7 , Bobine
électrique E
Crâne Champ | = courant
élect rique : ..
ة = conductivité
u = angle
Illustration 2 : Mécanisme d’activation neuronale engendrée par la TMS.
Sciences industrielles pour l'ingénieur Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière : MP Session 2016
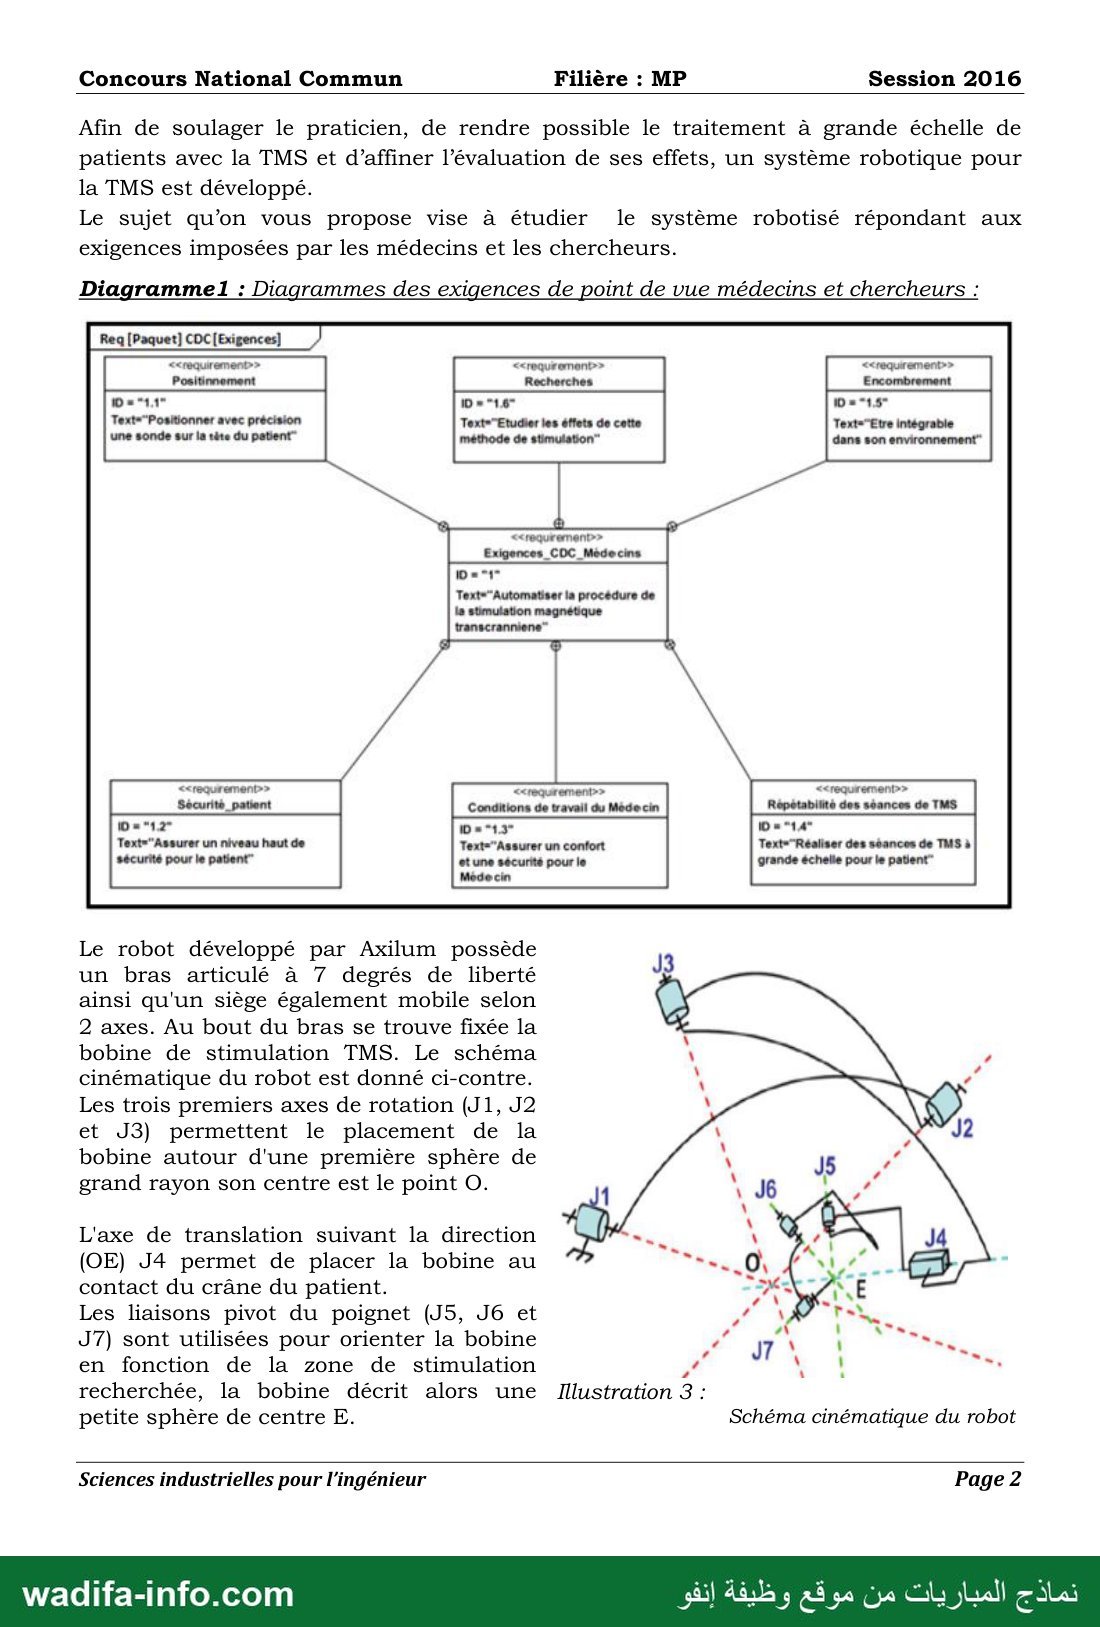
Afin de soulager le praticien, de rendre possible le traitement à grande échelle de
patients avec la TMS et d’affiner l’évaluation de ses effets, un système robotique pour
la TMS est développé.
Le sujet qu’on vous propose vise à étudier 16 système robotisé répondant aux
exigences imposées par les médecins et les chercheurs.
Diagrammel : Diagrammes des exigences de point de vue médecins et chercheurs :
Req [Paquet] CDC [Exigences]
‹‹requirement›› ‹‹requrement» ‹‹requirement»›
Positinnement Recherches Encombrement
Text="Positionner avec précision Text="Etudier les éffets de cette
une sonde sur la tête du patient” méthode de stimulation”
0 ai 0
‹‹requrement»›
Exigences_CDC_Médecins
Text="Automatiser ذا procédure de
‹‹requrement›› ‹‹requirement› ‹‹requirement»›
Sécurité_pationt Conditions de travail du Médecin Répétabilité des séances de TMS
Text="Assurer un niveau haut de Text="Assurer un confort Text+"Réaliser des séances de TMS à
sécurité pour le patient” et une sécurité pour le grande échelle pour le patient”
Médecin
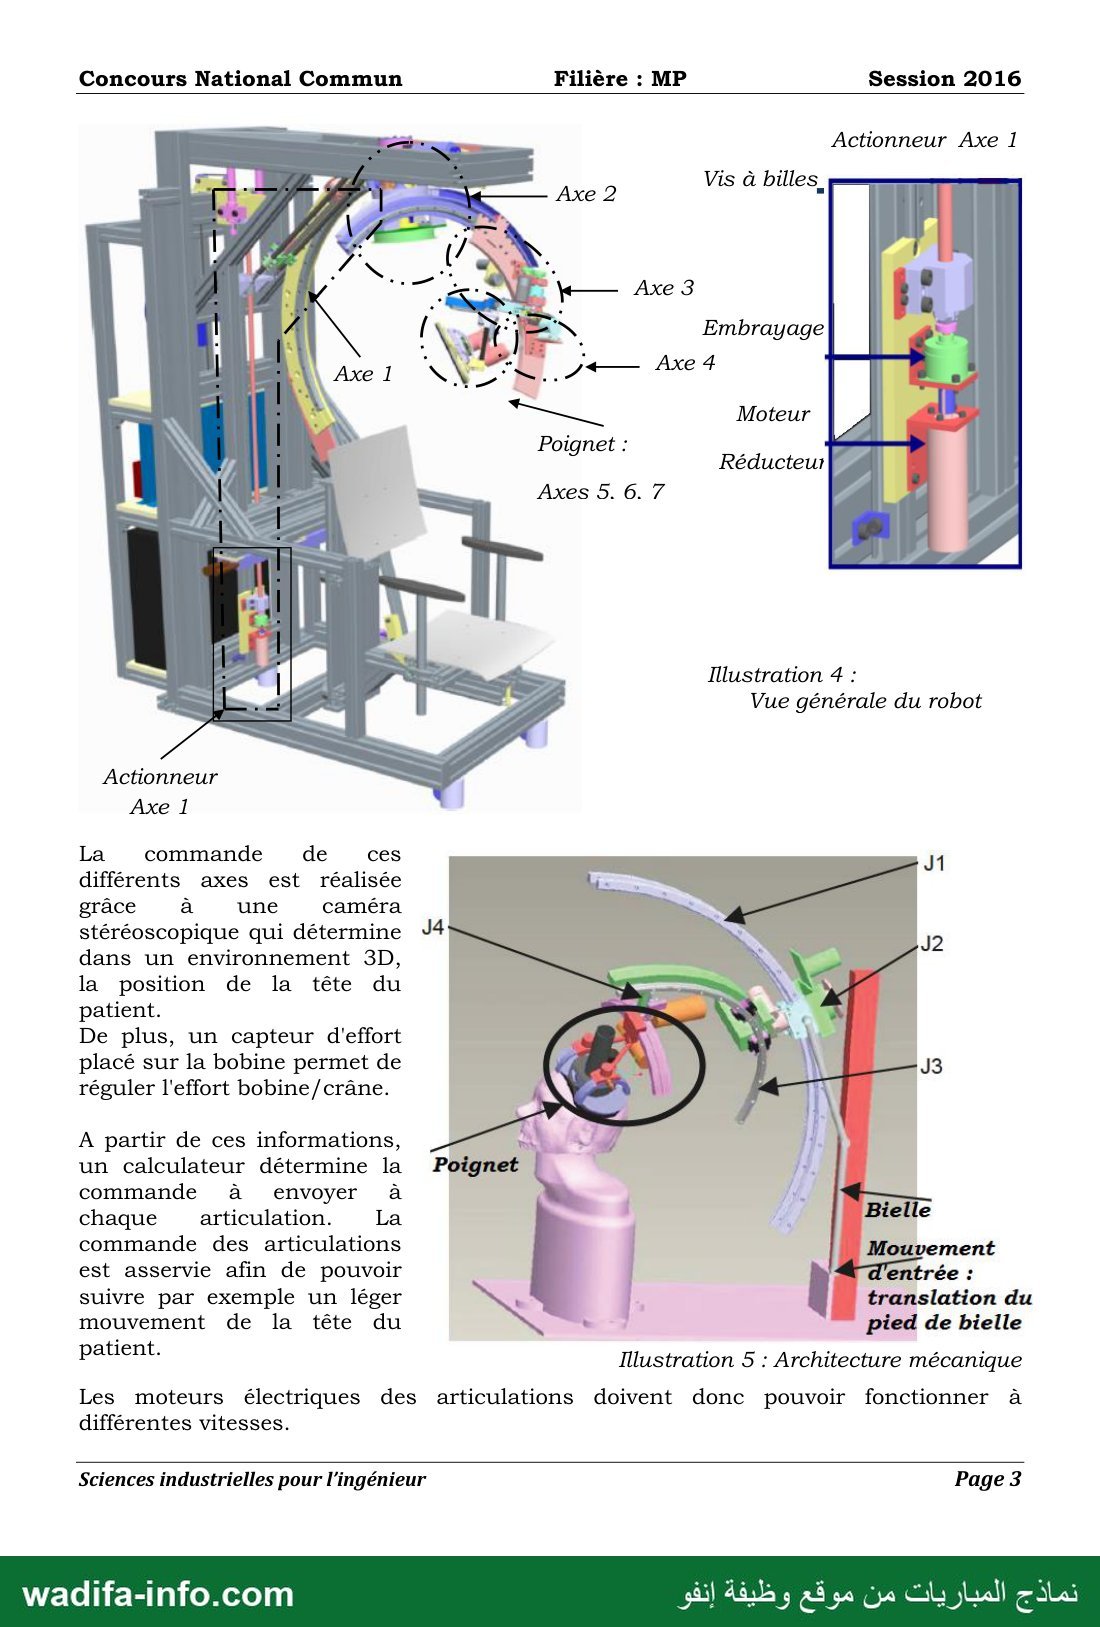
Le robot développé par Axilum possède
un bras articulé à 7 degrés de liberté
ainsi qu'un siège également mobile selon
2 axes. Au bout du bras se trouve fixée la
bobine de stimulation TMS. Le schéma
cinématique du robot est donné ci-contre.
Les trois premiers axes de rotation (J1, J2
et J3) permettent le placement de la
bobine autour d'une première sphère de
grand rayon son centre est le point O.
L'axe de translation suivant la direction
(OF) J4 permet de placer la bobine au
contact du crâne du patient.
Les liaisons pivot du poignet (J5, 6ل et
J'7) sont utilisées pour orienter la bobine
en fonction de la zone de stimulation ;
recherchée, la bobine décrit alors une Illustration 3 :
petite sphère de centre E. Schéma cinématique du robot
Sciences industrielles pour l'ingénieur Page 2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière : MP Session 2016
Actionneur Axe 1
Axe 2
› Embrayage
سشهر Axe 4
__ Moteur
Poignet :
Réducteur} +
Axes 5. 6. 7
Illustration 4 :
Vue générale du robot
Actionneur
Axe 1
La commande de ces
différents axes est réalisée
grâce à une caméra
stéréoscopique qui détermine 44
dans un environnement 3D,
la position de la tête du
patient.
De plus, un capteur d'effort
placé sur la bobine permet de
réguler l'effort bobine/crâne.
A partir de ces informations,
un calculateur détermine la
commande à envoyer à
chaque articulation. La
commande des articulations
est asservie afin de pouvoir
translation du
suivre par exemple un léger - i |
mouvement de la tête du 2e pied de bielle
patient. Illustration 5 : Architecture mécanique
Les moteurs électriques des articulations doivent donc pouvoir fonctionner à
différentes vitesses.
Sciences industrielles pour l'ingénieur Page 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière : MP Session 2016
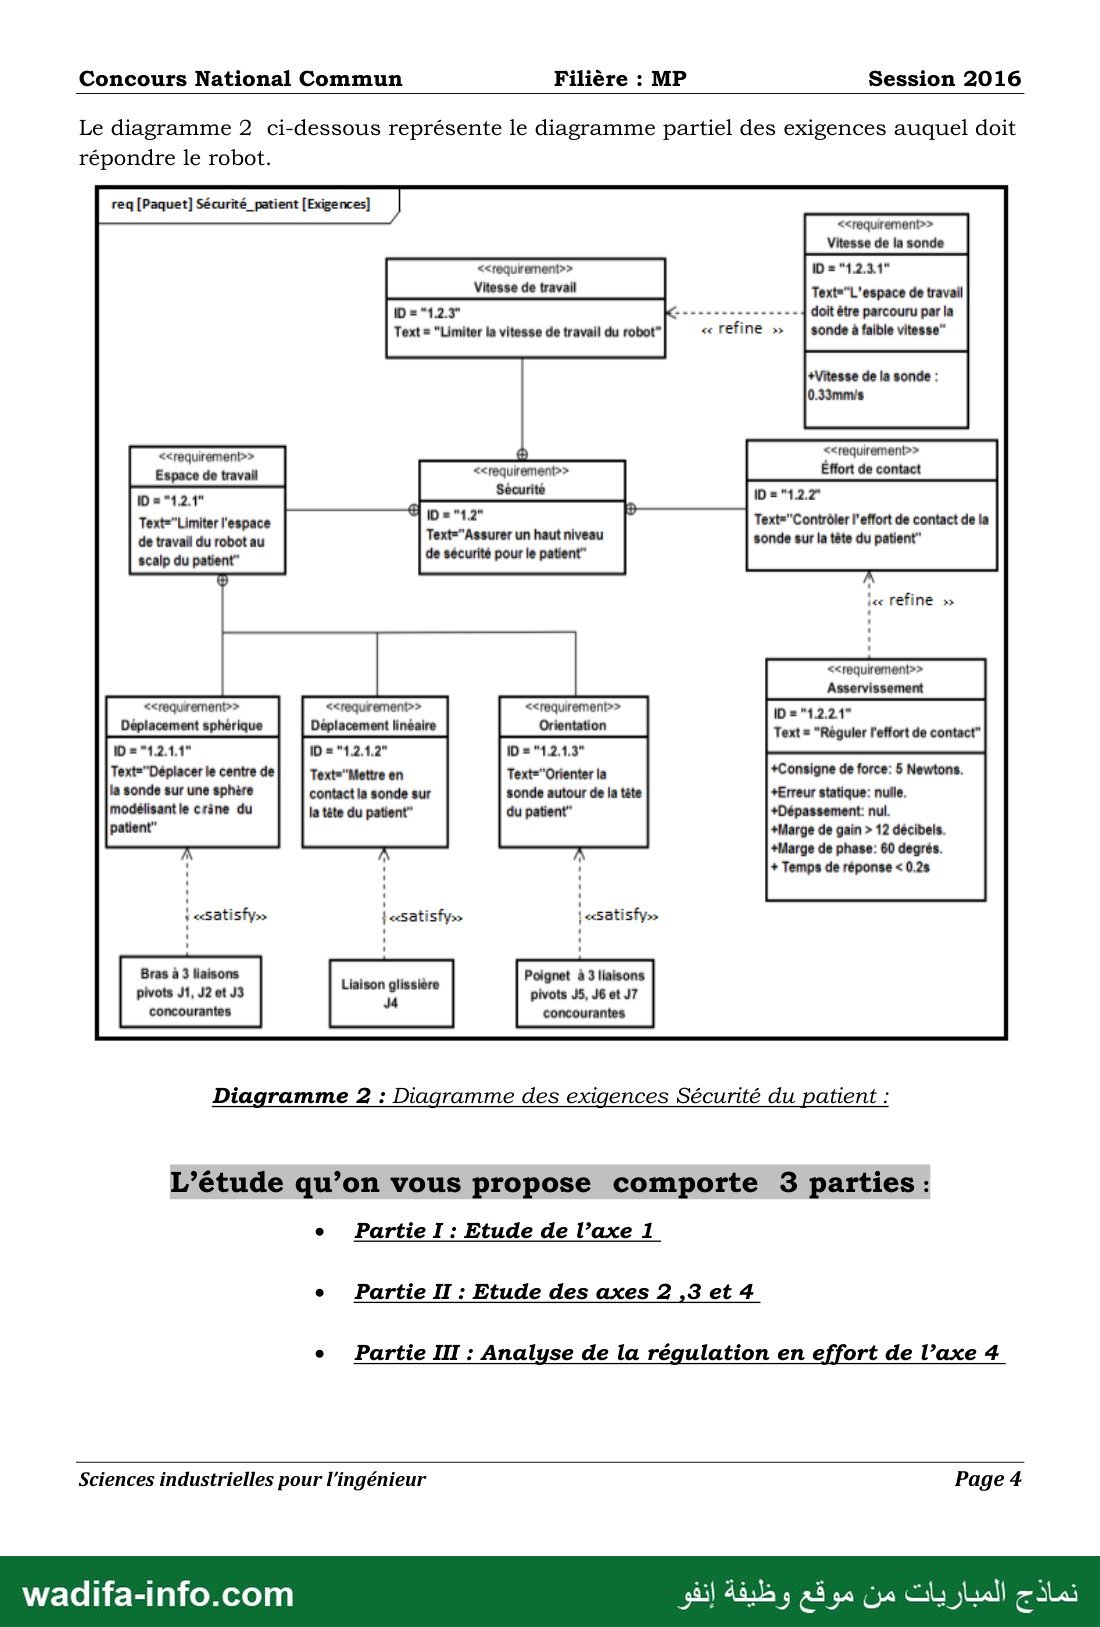
Le diagramme 2 ci-dessous représente le diagramme partiel des exigences auquel doit
répondre le robot.
req [Paquet] Sécurité_ patient [Exigences]
‹‹tequirement››
Vitesse de travail
Text = "Limiter la vitesse de travail du robot”
‹‹requirement»›
Vitesse de la sonde
ID = "121"
Text="L'espace de travail
doit être parcouru par la
›» refine » | sonde à faible vitesse”
+Vitesse de la sonde :
0.33mmis
‹‹requirement››
Éffort de contact
Text="Contrôler l'effort de contact de la
sonde sur la tête du patient”
‹‹requirement››
Espace de travail
Text="Limiter l'espace
de travail du robot au
scalp du patient”
‹‹requirement››
Sécurité
Text="Assurer un haut niveau
de sécurité pour le patient”
ic refine »
‹‹requirement››
Asservissement
Text = "Réguler l'effort de contact”
+Consigne de force: 5 Newtons.
+Erreur statique: nulle.
+Dépassement: nul.
‹‹requirement»›
Orientation
Text="Orienter la
sonde autour de la tête
du patient”
‹‹requrement=›
Déplacement linéaire
Text="Mettre en
contact la sonde sur
‹‹requirement›=›
Déplacement sphérique
Text="Déplacer le centre de
la sonde sur une sphère
modélisant le crâne du
la tête du patient”
+Marge de gain › 12 décibels.
+Marge de phase: 60 degrés.
+ Temps de réponse ‹ › 8
patient”
«Sati sfv» «Sati sfy›› «S atisfy›
Poignet à 3 llaisons
pivots J5, J6 et J7
concourantes
Bras à 3 liaisons
pivots ,آل J2 ot J3
concourantes
Liaison glissière
Diagramme 2 : Diagramme des exigences Sécurité du patient :
L’étude qu’on vous propose comporte 3 parties :
e Partie I : Etude de l’axe 1
e Partie II : Etude des axes 2 ,3 et 4
e Partie III : Analyse de la régulation en effort de l’axe 4
Sciences industrielles pour l'ingénieur Page 4
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 5 —
Concours National Commun Filière : MP Session 2016
Partie I : Etude de l’axe 1
Objectifs :
e déterminer la loi entrée / sortie cinématique de l’axe 1 ;
e dimensionner l’actionneur de l’axe 1.
Un dispositif de type bielle-manivelle est retenu pour la transformation de
mouvement de l’axe 1. L’exigence espace de travail limite l’amplitude de mouvement de
rotation de l’axe 1 à 110°. Ce mouvement est obtenu par l’utilisation d’un guidage de
forme circulaire (Figure 1, page 6).
L’actionnement est obtenu à l’aide d’un dispositif bielle-manivelle ; un moteur à
courant continu Maxon assurant le déplacement du coulisseau par le biais d’un
réducteur lié à une vis à billes ; le coulisseau étant lié à l’_écrou.
Un système de rappel exerce en permanence un effort vertical pour tendre à
ramener le coulisseau en position haute en cas de coupure de courant. Dans cette
situation, un embrayage assure le découplage entre l’ensemble moteur-réducteur et la
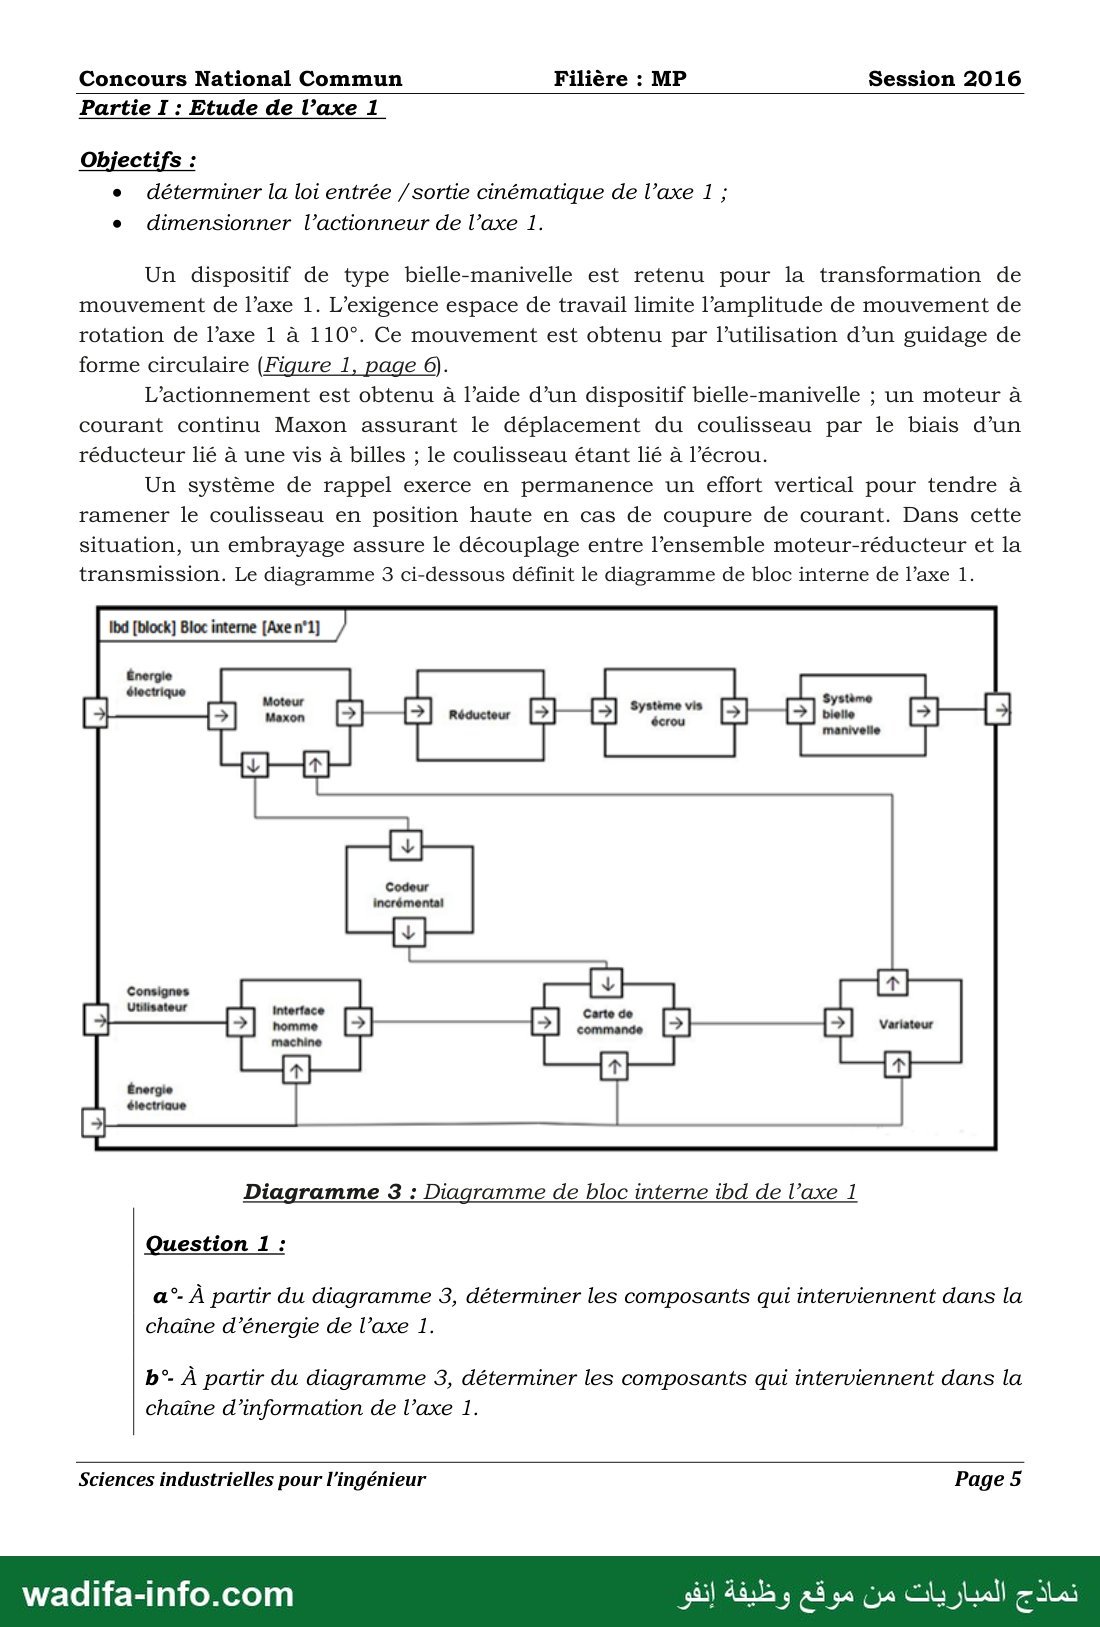
transmission. Le diagramme 3 ci-dessous définit le diagramme de bloc interne de l’axe 1.
Ibd [block] Bloc interne [Axe n°1]
Diagramme 3 : Diagramme de bloc interne ibd de l’axe 1
Question 1 :
a” À partir du diagramme 3, déterminer les composants qui interviennent dans la
chaîne d’énergie de l’axe 1.
b°- À partir du diagramme 3, déterminer les composants qui interviennent dans la
chaîne d’information de l’axe 1.
Sciences industrielles pour l'ingénieur Page 5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière : MP Session 2016
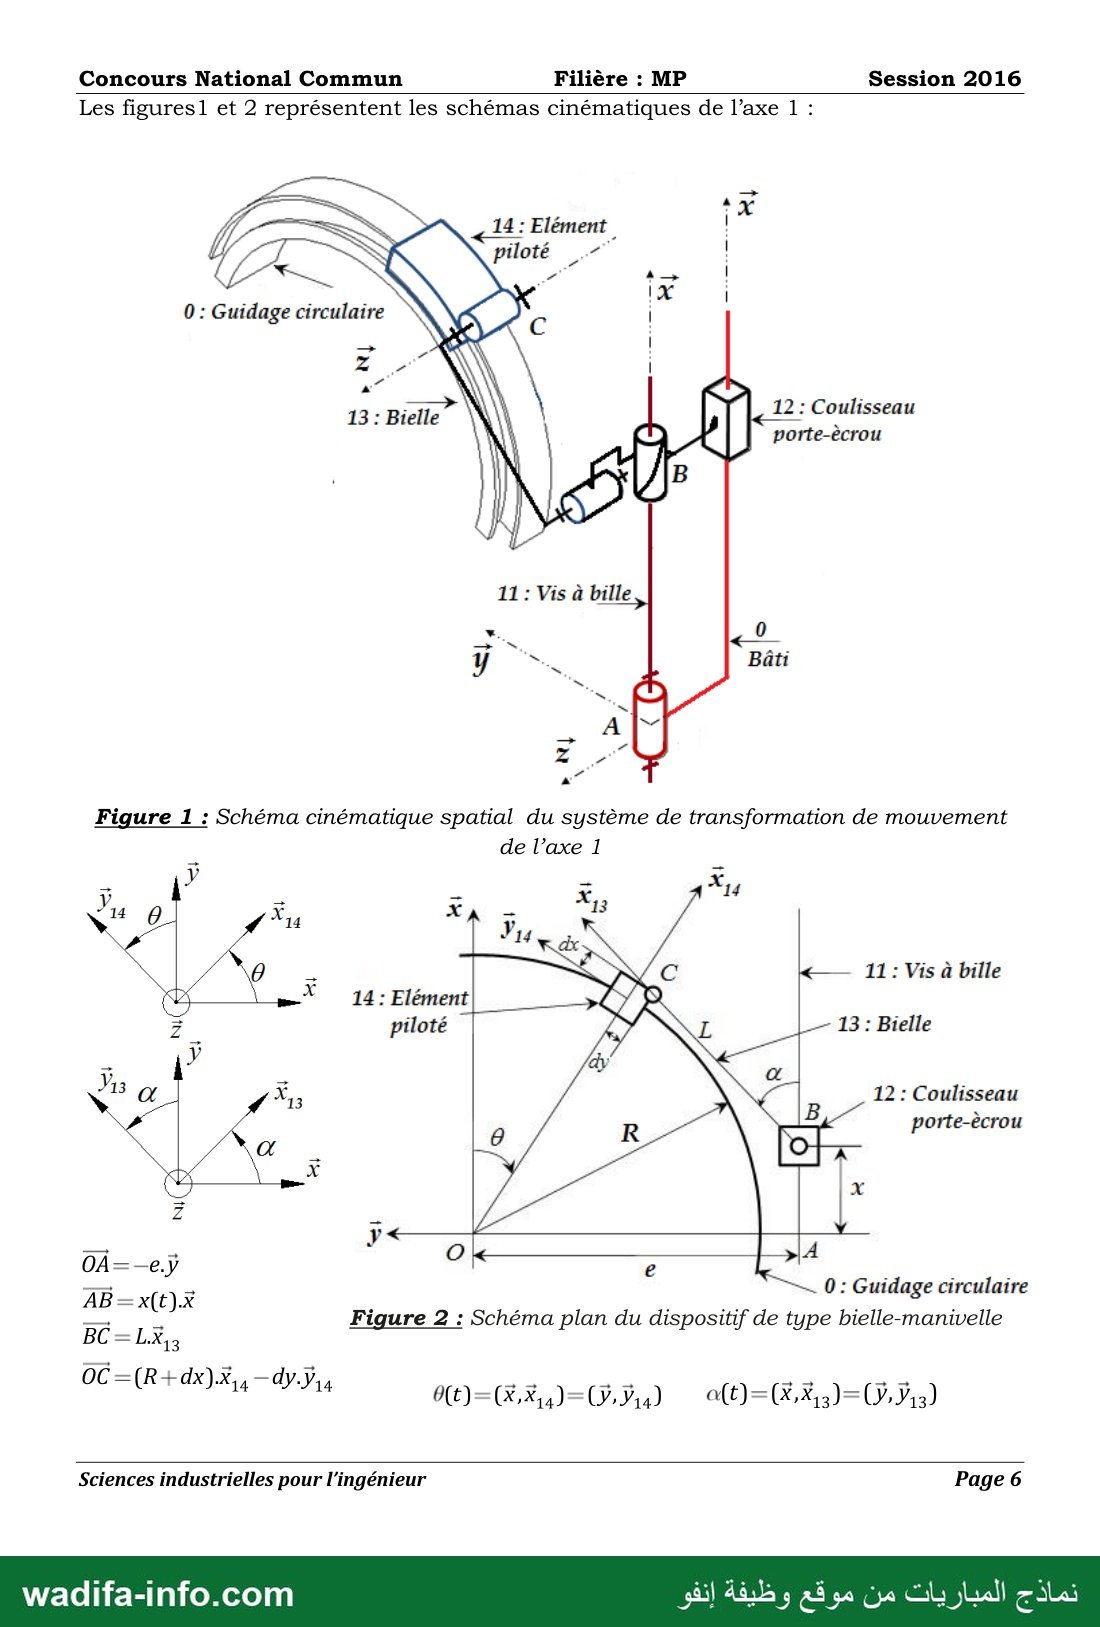
Les figures! et 2 représentent les schémas cinématiques de l’axe 1 :
7 5 SD › 14: Elément
piloté و
0 : Guidage circulaire
8
13 : Bielle 12 : Coulisseau
porte-ècrou
Figure 1 : Schéma cinématique spatial du système de transformation de mouvement
de l’axe 1
11 : Vis à bille
13 : Bielle
12 : Coulisseau
porte-ècrou
AB = x{t) & 0 : Guidage circulaire
32-2 ١ Figure 2 : Schéma plan du dispositif de type bielle-manivelle
= 6X13
Sciences industrielles pour l'ingénieur Page 6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Filière : MP Session 2016
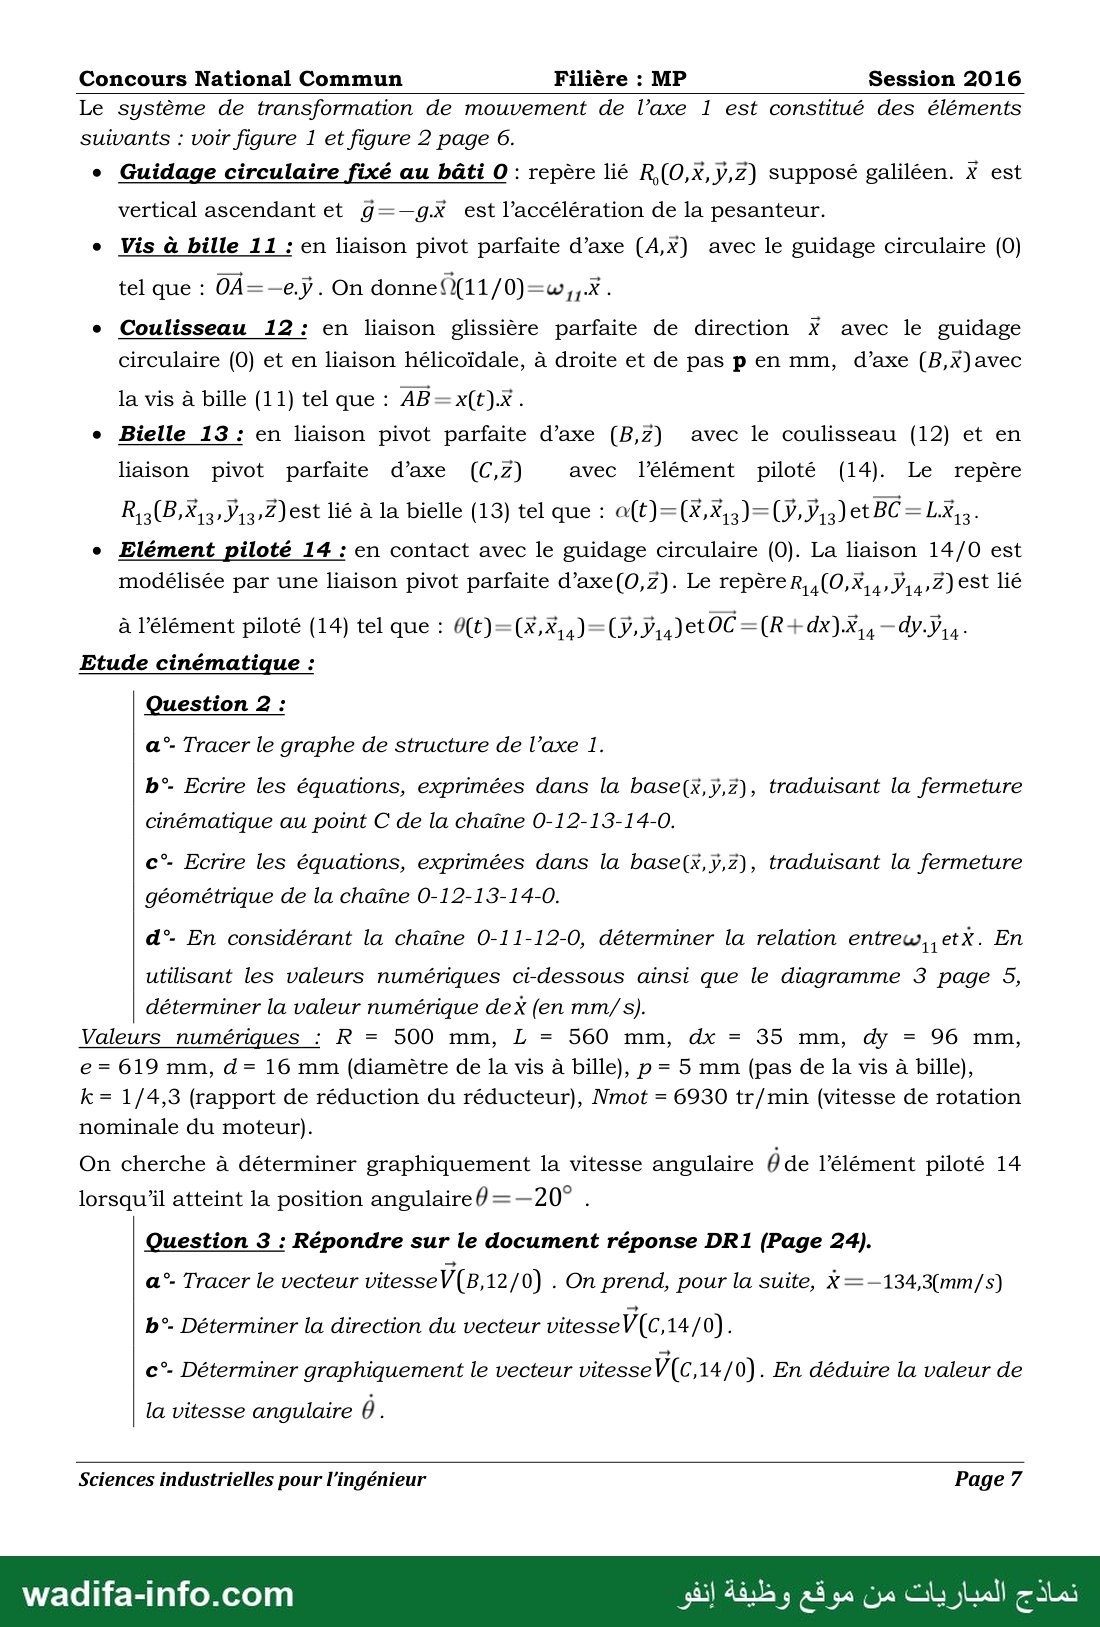
Le système de transformation de mouvement de l’axe 1 est constitué des éléments
suivants : voir figure 1 et figure 2 page 6.
Guidage circulaire fixé au bâti 0 : repère lié R,(O,X, y,Z) supposé galiléen. X est
vertical ascendant et g——g.X est l’accélération de la pesanteur.
e Vis à bille 11 : en liaison pivot parfaite d’axe (A,X) avec le guidage circulaire (0)
tel que : OÂ=—e.ÿ. On donne ‘(11/0)=w,,X.
e Coulisseau 12: en liaison glissière parfaite de direction X avec le guidage
circulaire (0) et en liaison hélicoïdale, à droite et de pas p en mm, d’axe (B,x)avec
la vis à bille (11) tel que : AB=—x(t).X.
e Bielle 13: en liaison pivot parfaite d’axe (B,z) avec le coulisseau (12) et en
liaison pivot parfaite d’axe (C,Z) avec l’élément piloté (14). Le repère
R,,(B,X,3»Y,3:Z)est lié à la bielle (13) tel que : a(t)=(2,X%,3)=(9,Y,3) et BC= Lis
e Elément piloté 14 : en contact avec le guidage circulaire (0). La liaison 14/0 est
modélisée par une liaison pivot parfaite d’axe(0,Z). Le repère r,, (O,X,4,Y,4,Z) est lié
à l’élément piloté (14) tel que : 0(t)=(X,X,4)=(7,ÿ,4)etOC=(R+dx).X, 4 — dy.Y,4 -
Etude cinématique :
Question 2 :
a°- Tracer le graphe de structure de l’axe 1.
b°- Ecrire les équations, exprimées dans la base(x,y,Z), traduisant la fermeture
cinématique au point C de la chaîne 0-12-13-14-0.
c°- Ecrire les équations, exprimées dans la base(t,y,Z), traduisant la fermeture
géométrique de la chaîne 0-12-13-14-0.
d°- En considérant la chaîne 0-11-12-0, déterminer la relation entrew,, etX. En
utilisant les valeurs numériques ci-dessous ainsi que le diagramme 3 page 5,
déterminer la valeur numérique dex (en mm/s).
Valeurs numériques : R = 500 mm, L = 560 mm, dx = 35 mm, dy = 96 mm,
e = 619 mm, d= 16 mm (diamètre de la vis à bille), p= 5 mm (pas de la vis à bille),
k = 1/4,3 (rapport de réduction du réducteur), Nmot = 6930 tr/min (vitesse de rotation
nominale du moteur).
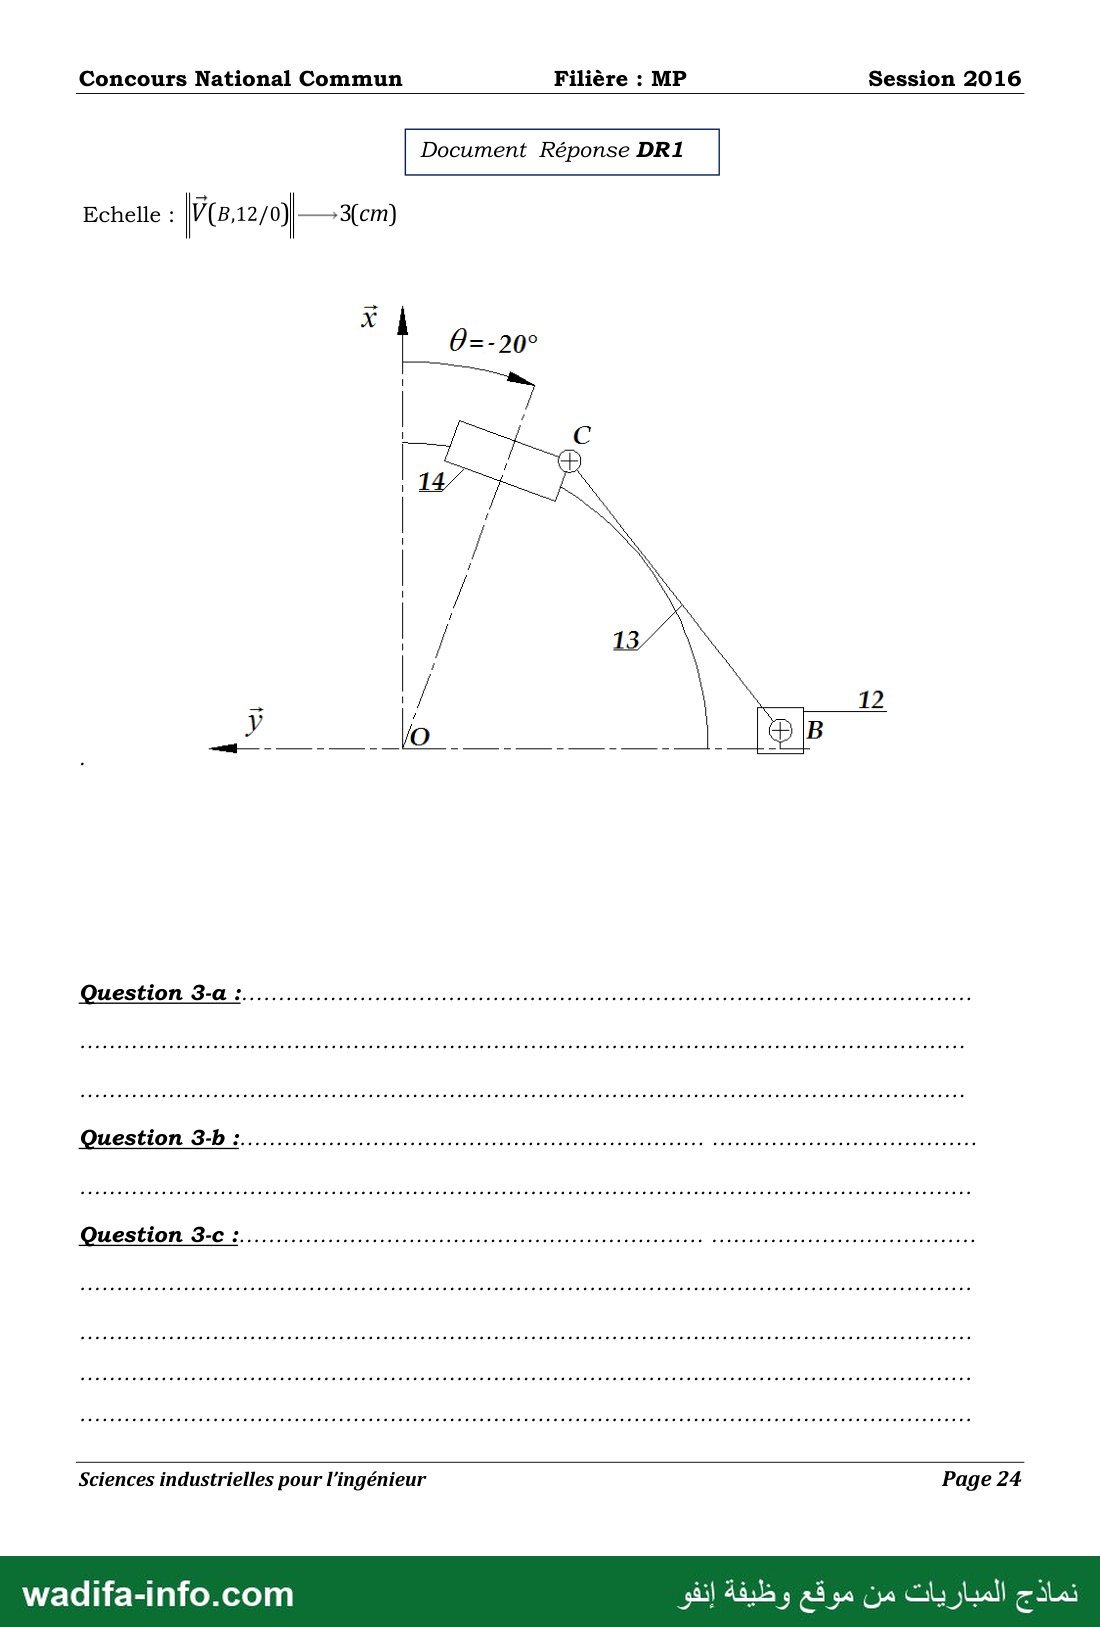
On cherche à déterminer graphiquement la vitesse angulaire Ô de l’élément piloté 14
lorsqu’il atteint la position angulaire0=—20° .
Question 3 : Répondre sur le document réponse DR1 (Page 24).
a°- Tracer le vecteur vitesseV(B,12/0) . On prend, pour la suite, X =-—134,3(mm/s)
b°- Déterminer la direction du vecteur vitesseV(c,14/0).
c° Déterminer graphiquement le vecteur vitesseV(c,14/0). En déduire la valeur de
la vitesse angulaire 2
Sciences industrielles pour l'ingénieur Page 7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Filière : MP Session 2016
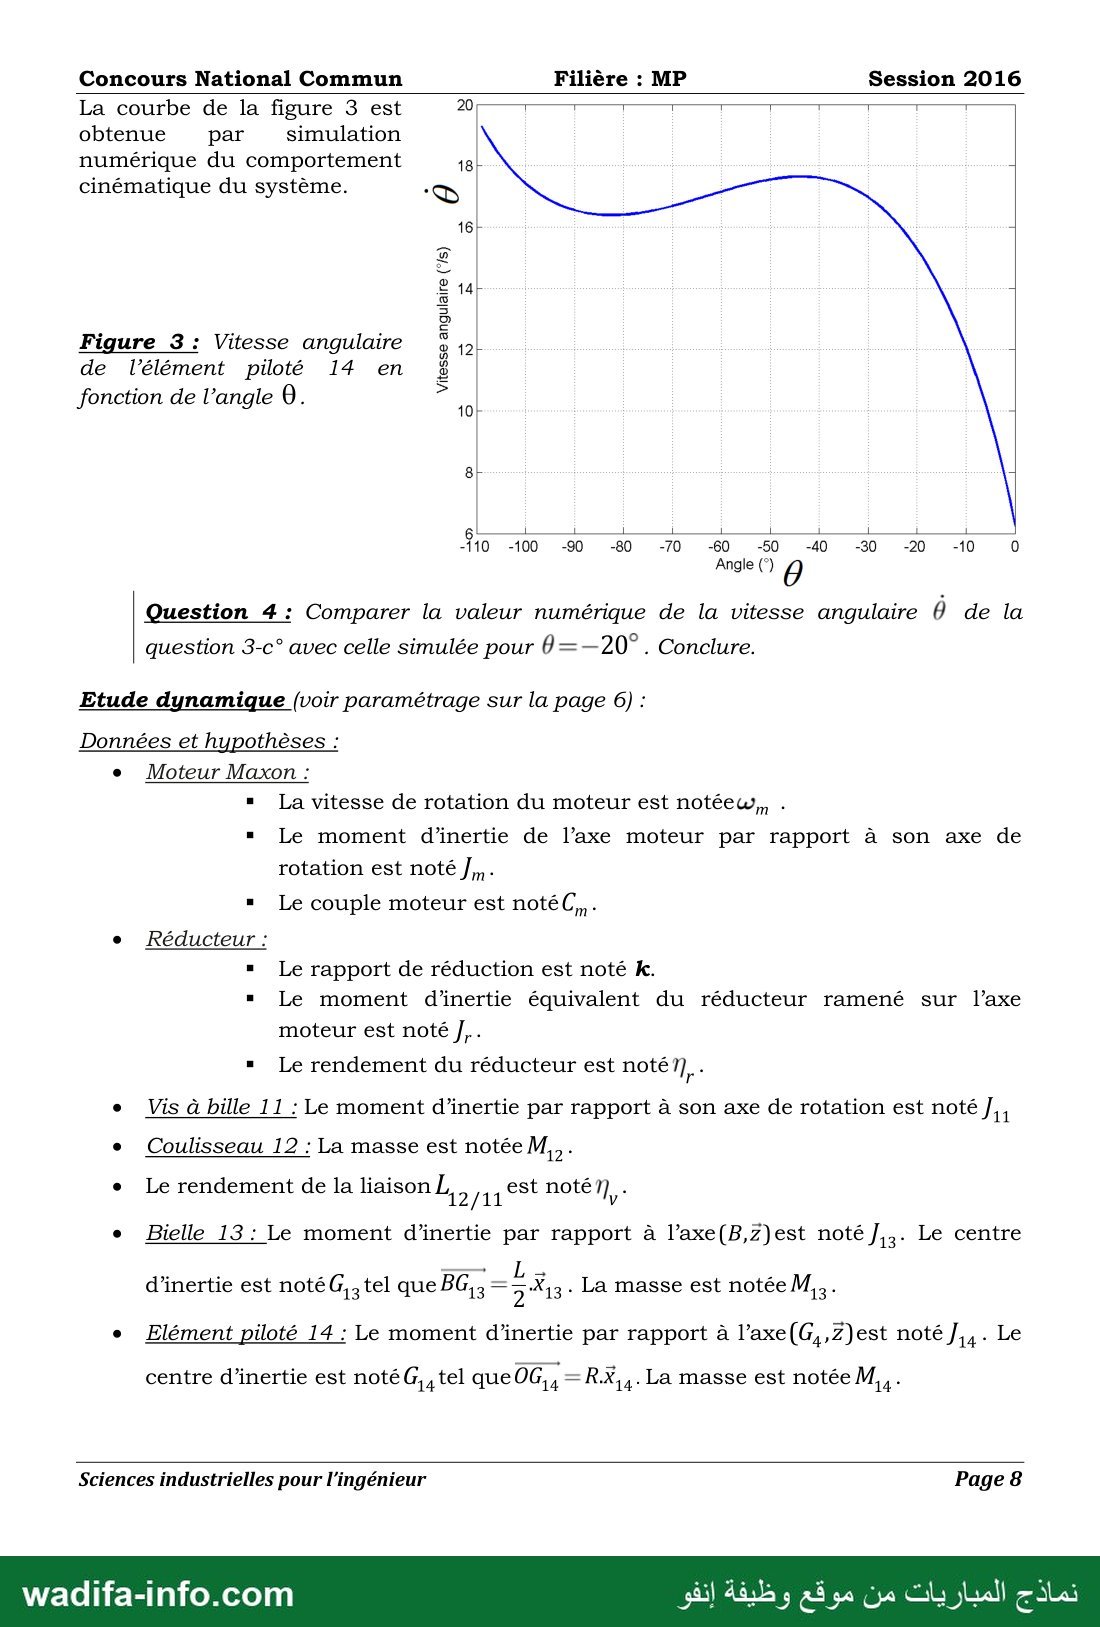
La courbe de la figure 3 est
obtenue par simulation
numérique du comportement
cinématique du système. D
1
Figure 3 : Vitesse angulaire
de l’élément piloté 14 en
fonction de l’angle 6.
Vitesse angulaire (*/s)
6 1 1 1 j 1
-110 -100 -90 -80 -70 -60 so -40
Angle (°) 0
1 1 1 1
Question 4 : Comparer la valeur numérique de la vitesse angulaire 0 de la
question 3-c° avec celle simulée pour 0=—20° . Conclure.
Etude dynamique (voir paramétrage sur la page 6) :
Données et hypothèses :
e Moteur Maxon :
« La vitesse de rotation du moteur est 101660 ٠
ع Le moment d'inertie de l’axe moteur par rapport à son axe de
rotation est noté / -
« Le couple moteur est notéC,
e Réducteur :
« Le rapport de réduction est noté k.
ع Le moment d'inertie équivalent du réducteur ramené sur l’axe
moteur est noté J..
« Le rendement du réducteur est noté n.-
e Vis à bille 11 : Le moment d'inertie par rapport à son axe de rotation est noté J,,
e Coulisseau 12 : La masse est notée M,, .
e Le rendement de la liaison L 2/11 est noté”),
e Bielle 13: Le moment d’inertie par rapport à l’axe(B,Z)est noté .وز Le centre
d’inertie est notéG,, tel que BG, = 7 *13 - La masse est notée Min
e Elément piloté 14 : Le moment d’inertie par rapport à l’axe(G,,Z)est noté J,, . Le
centre d’inertie est noté G,, tel que OG,, = R.X,,. La masse est notée M, -
Sciences industrielles pour l'ingénieur Page 8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Filière : MP Session 2016
e L’axe moteur et la vis à bille sont supposés équilibrés dynamiquement.
e l’action du système de rappel sur l’écrou (Coulisseau 12) est modélisée par un
9 7
glisseur en B : أ لووورن
rappel 7
e L’accélération de la pesanteurg =—g.X.
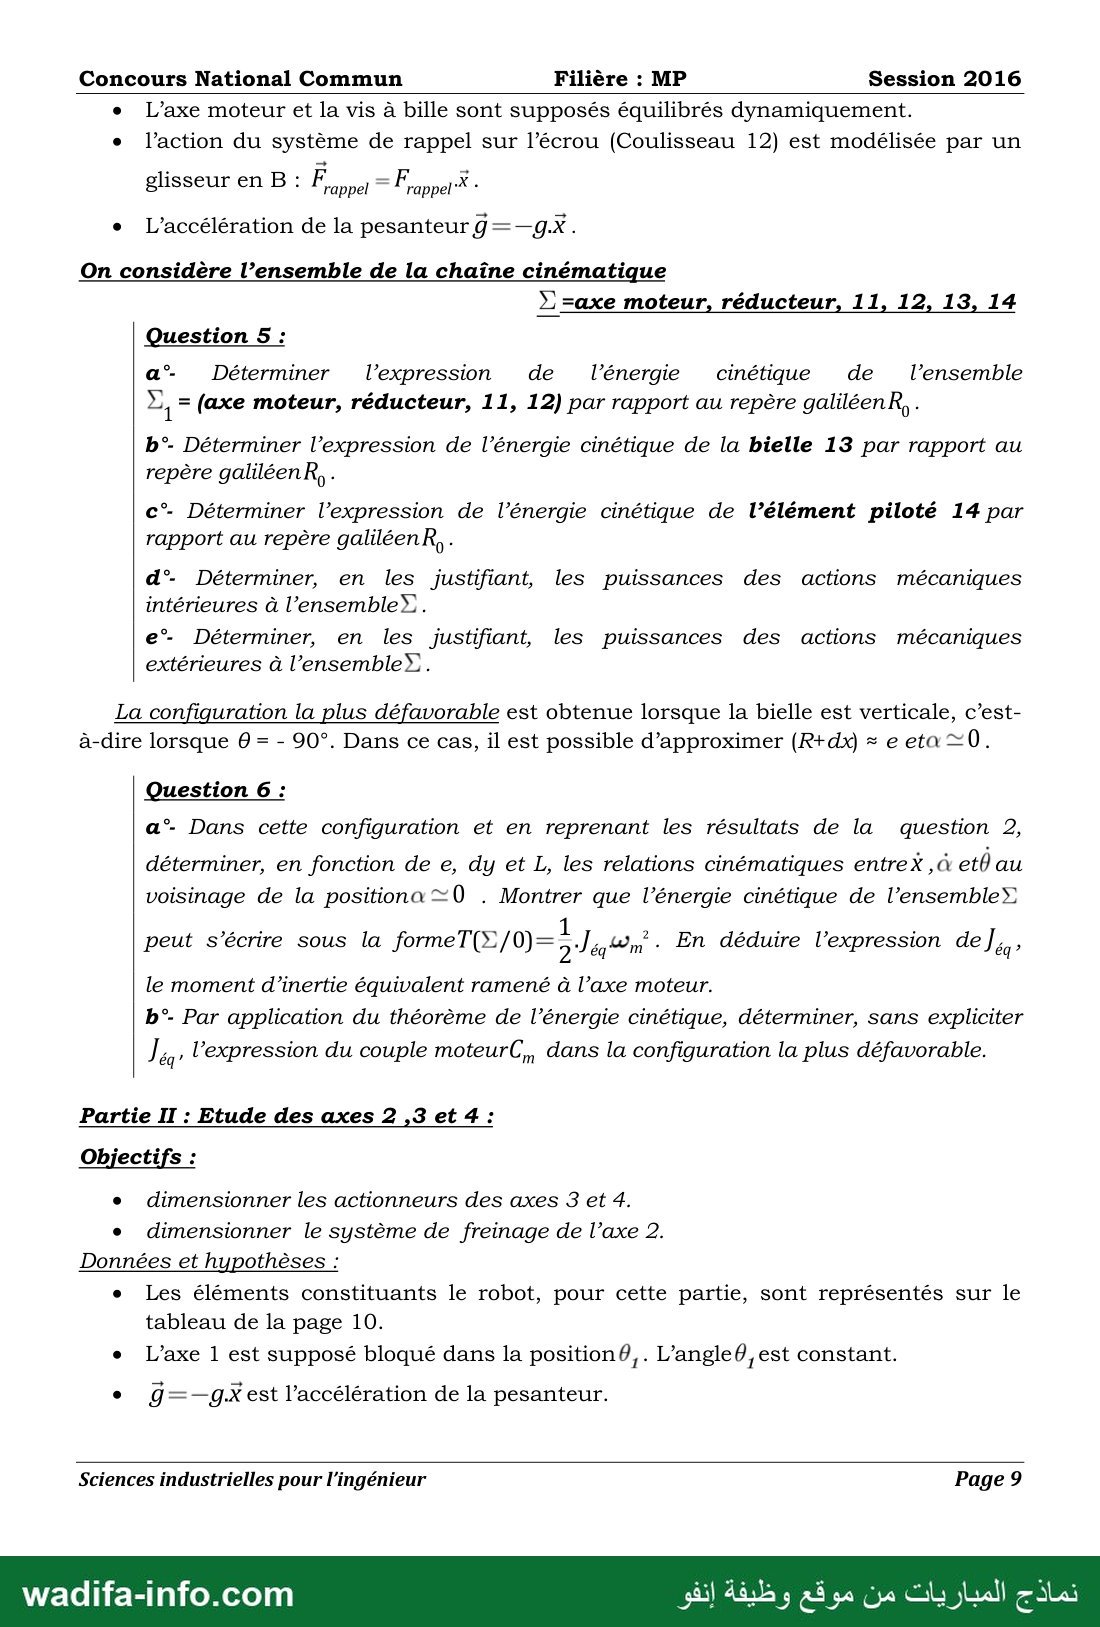
On considère l’ensemble de la chaîne cinématique
N° =axe moteur, réducteur, 11, 12, 13, 14
Question 5 :
a”- Déterminer l’expression de l’énergie cinétique de l’ensemble
›, = (axe moteur, réducteur, 11, 12) par rapport au repère galiléenR, .
b”- Déterminer l’expression de l’énergie cinétique de la bielle 13 par rapport au
repère galiléenR, .
c° Déterminer l’expression de l’énergie cinétique de l’élément piloté 14 par
rapport au repère galiléen R,
d°- Déterminer, en les justifiant, les puissances des actions mécaniques
intérieures à l’ensemble).
e”- Déterminer, en les justifiant, les puissances des actions mécaniques
extérieures à l’ensemble).
La configuration la plus défavorable est obtenue lorsque la bielle est verticale, c’est-
à-dire lorsque 6 = - 90°. Dans ce cas, il est possible d’approximer (R+dx) = e مام x 0.
Question 6 :
a°- Dans cette configuration et en reprenant les résultats de la question 2,
déterminer, en fonction de e, dy et L, les relations cinématiques entrex , à et) au
voisinage de la positona 20 . Montrer que l’énergie cinétique de l’ensemble=
1
2
le moment d’inertie équivalent ramené à l’axe moteur.
b°- Par application du théorème de l’énergie cinétique, déterminer, sans expliciter
Ja , l'expression du couple moteurC,, dans la configuration la plus défavorable.
peut s’écrire sous la formeT(2/0)= sa em . En déduire l’expression deJa 8
Partie II : Etude des axes 2 ,3 et 4 :
Objectifs :
e dimensionner les actionneurs des axes 3 et 4.
e dimensionner le système de freinage de l’axe 2.
Données et hypothèses :
e Les éléments constituants le robot, pour cette partie, sont représentés sur le
tableau de la page 10.
e L'’axe 1 est supposé bloqué dans la position#,. L’angle0,est constant.
. 9 = —g,X est l’accélération de la pesanteur.
Sciences industrielles pour l'ingénieur Page 9
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Filière : MP Session 2016
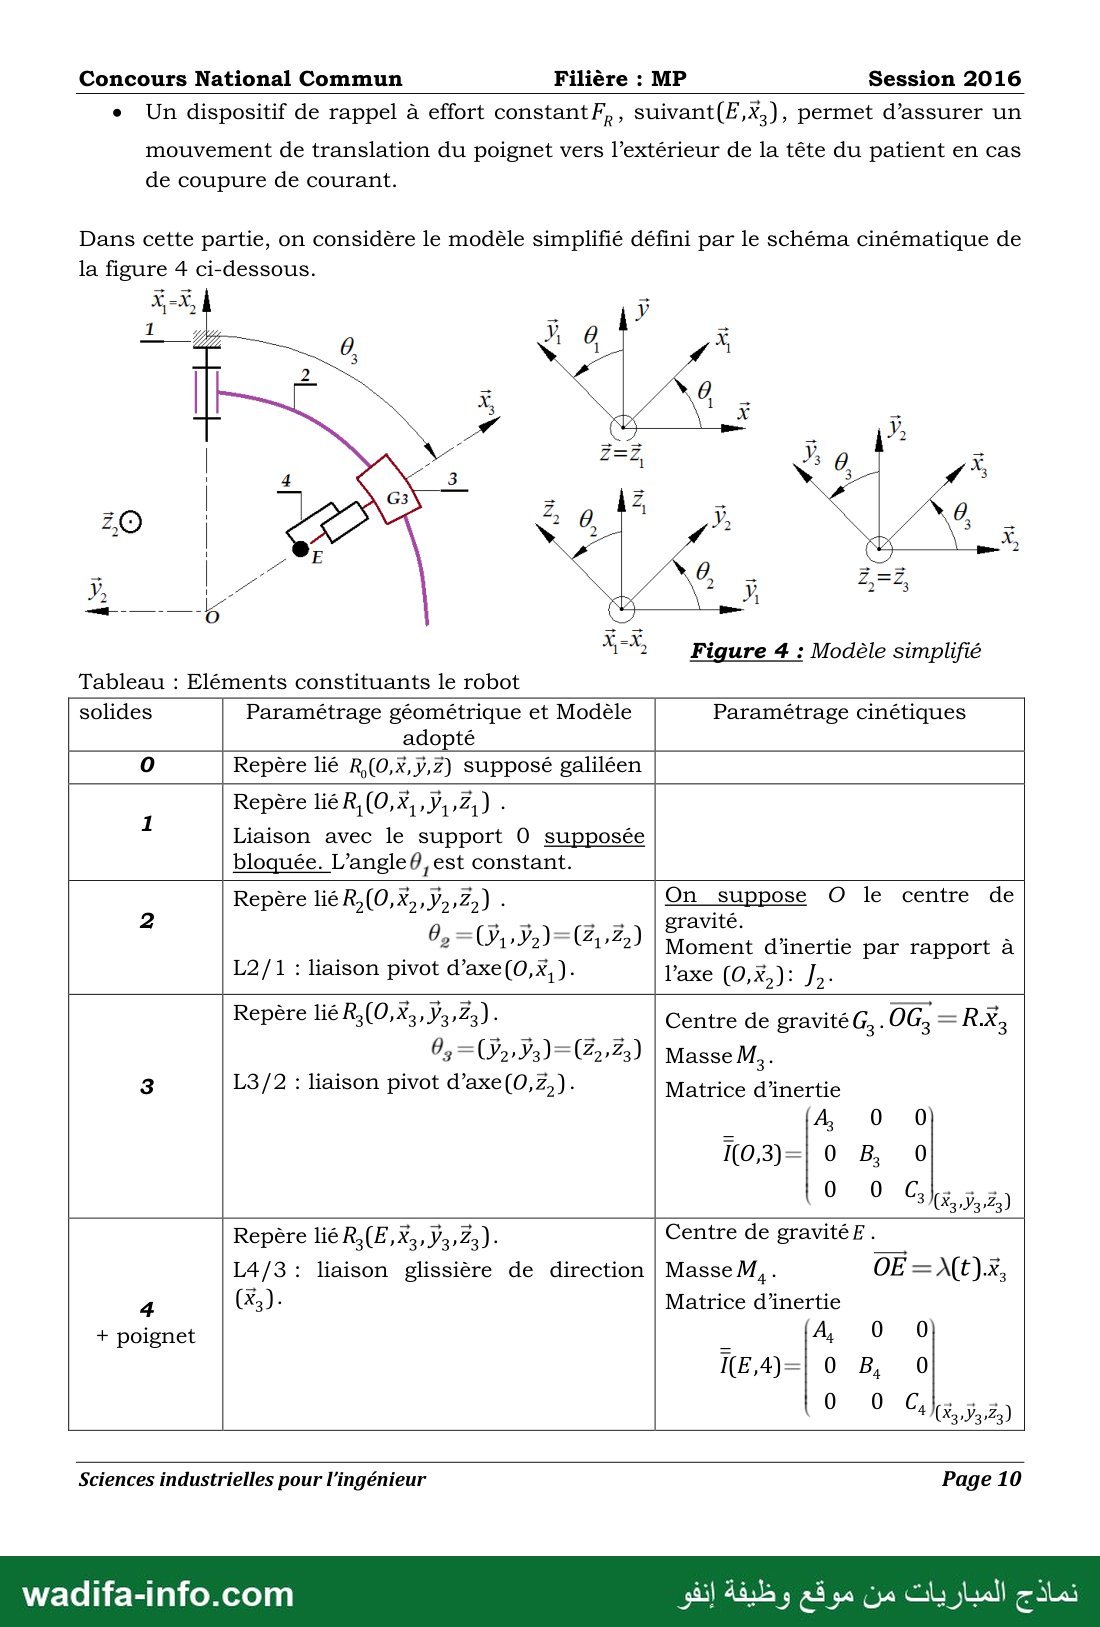
e Un dispositif de rappel à effort constantF,, suivant(E,X;), permet d’assurer un
mouvement de translation du poignet vers l’extérieur de la tête du patient en cas
de coupure de courant.
Dans cette partie, on considère le modèle simplifié défini par le schéma cinématique de
la figure 4 ci-dessous.
Figure 4 : Modèle simplifié
Paramétrage géométrique et Modèle Paramétrage cinétiques
adopté
Repère lié R,(0,X,y,Z) supposé galiléen
Liaison avec le support 0 supposée
bloquée. L’angle0,est constant.
Repère lié R,(0,X,,Y,,Z;) ٠ On suppose O le centre de
9.2) 3-8 gravité.
2 1222 1/727 | Moment d’inertie par rapport à
L2/1 : liaison pivot d’axe(0,X,). l’axe (0,X,): J,-
L3/2 : liaison pivot d’axe(0,Z,). Maïrice-d'inertis
A 0 0
0 0
Centre de gravitéE.
Repère lié R,(E, X3, Y3,Z3)-
L4/3 : liaison glissière de direction
4 (3) - Matrice d’inertie
+ poignet _ A, 000
" 0 dens
Sciences industrielles pour l'ingénieur Page 10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Filière : MP Session 2016
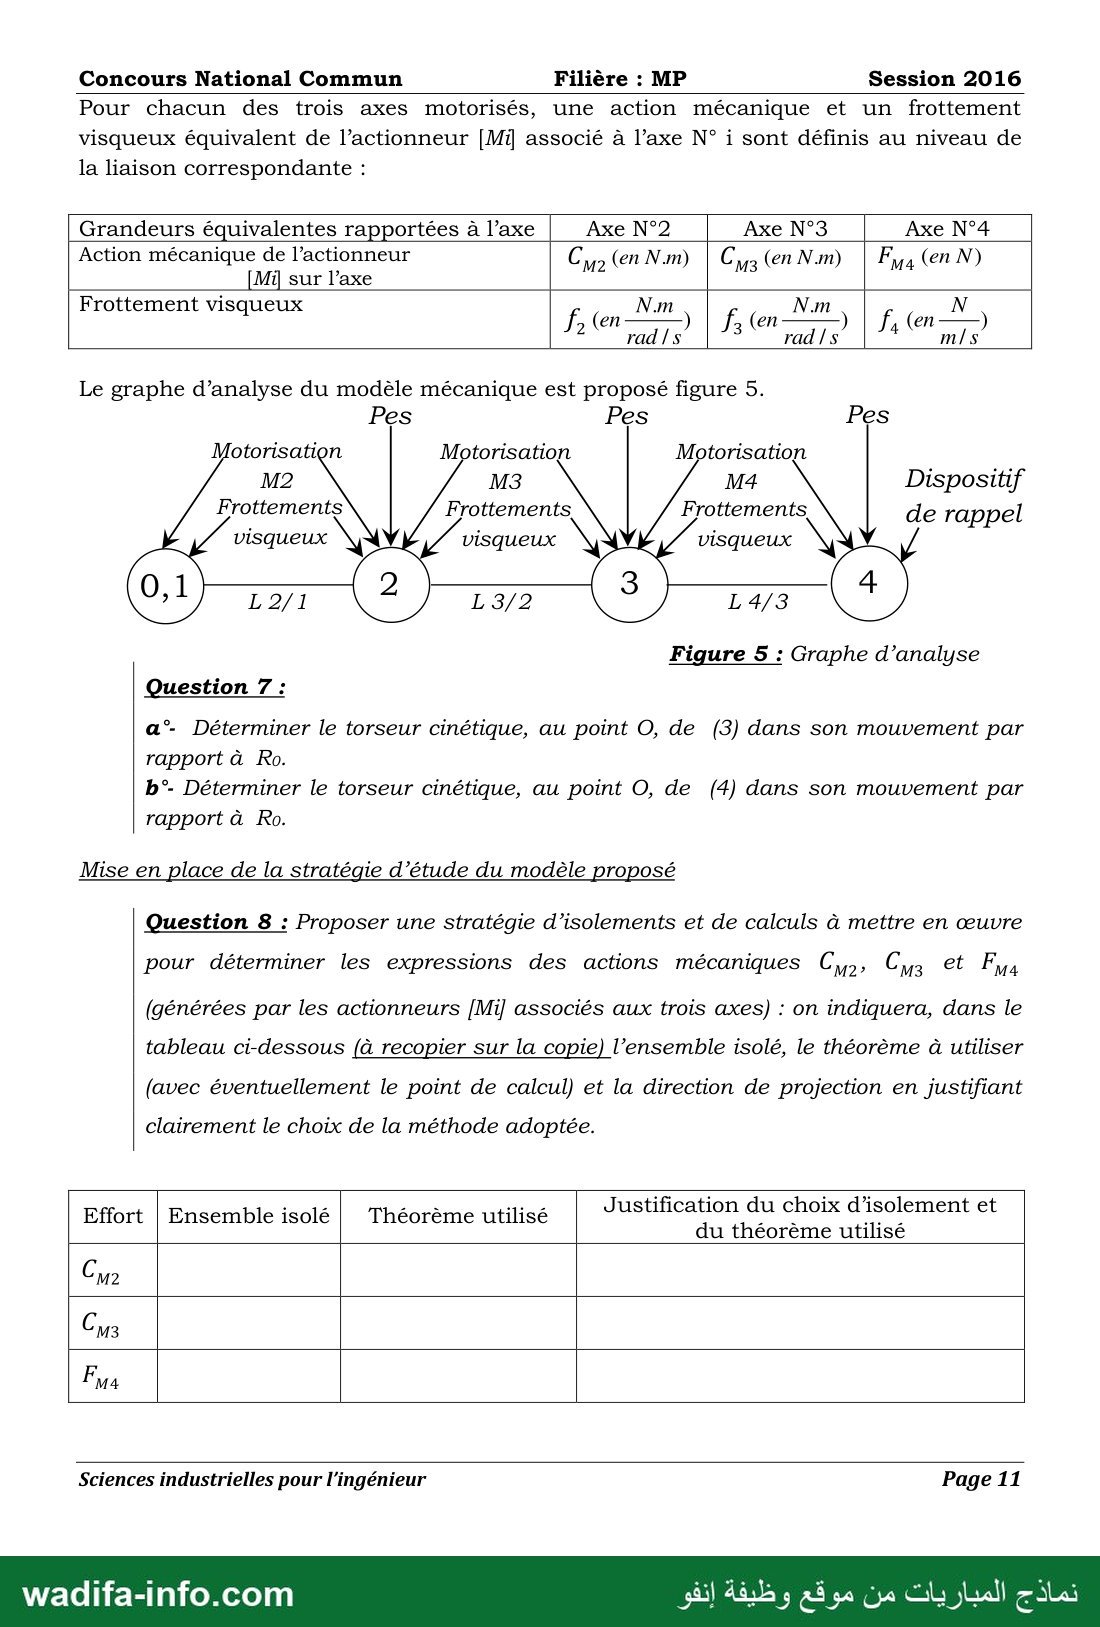
Pour chacun des trois axes motorisés, une action mécanique et un frottement
visqueux équivalent de l’actionneur [Mi associé à l’axe N° i sont définis au niveau de
la liaison correspondante :
| Grandeurs équivalentes rapportées à l’axe Axe N°2 Axe N°3 | AxeN°4 |
Action mécanique de l'actionneur Ci (en N.mn) Cu (en Nm) | Fya (en N)
Mi] sur l’axe
Frottement visqueux
/ (en rad/s ) 1/5 (en 704 / ‘ Ja (en mis )
Le graphe d’analyse du modèle mécanique est proposé figure 5
Pes Pes Pes
Motorisation
M4 Dispositif
Frottements, de rappel
visqueux visqueux
L 4/3
Figure 5 : Graphe d’analyse
Question 7 :
a°- Déterminer le torseur cinétique, au point O, de (3) dans son mouvement par
rapport à Ro.
b°- Déterminer le torseur cinétique, au point O, de (4) dans son mouvement par
rapport à Ro.
Mise en place de la stratégie d’étude du modèle proposé
Question 8 : Proposer une stratégie d’isolements et de calculs à mettre en œuvre
pour déterminer les expressions des actions mécaniques ور ونا Et Fm
(générées par les actionneurs [Mi] associés aux trois axes) : on indiquera, dans le
tableau ci-dessous (à recopier sur la copie) l’ensemble isolé, le théorème à utiliser
(avec éventuellement le point de calcul) et la direction de projection en justifiant
clairement le choix de la méthode adoptée.
Effort | Ensemble isolé | Théorème utilisé Justification du choix d'isolement et
du théorème utilisé
Cm 2
Cm3
Sciences industrielles pour l'ingénieur Page 11
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Filière : MP Session 2016
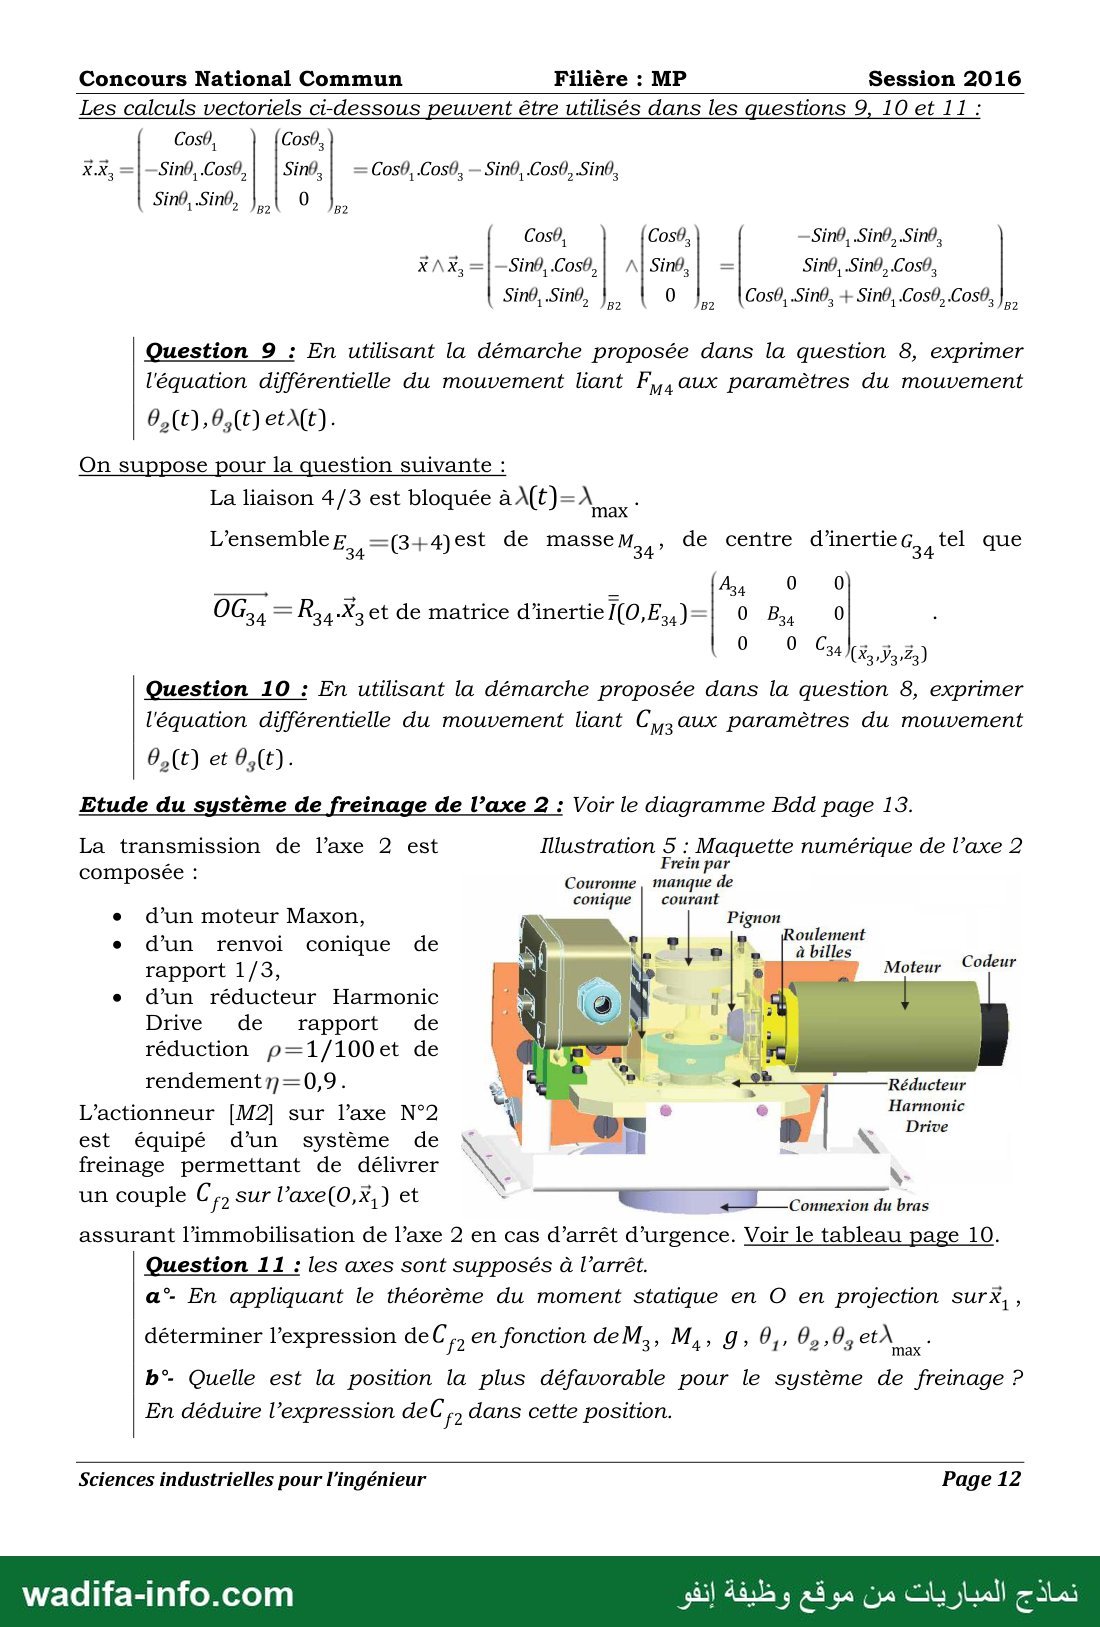
Les calculs vectoriels ci-dessous peuvent être utilisés dans les questions 9, 10 et 11 :
Coso, Cos0,
XX, =|—Sin0,.Cos0,| | Sin0,| =Cos0, -Cos0, — Sin0, Cos0, Sin0,
Sin0, Sin0, وول 0 ول
Cost, Cosb, —Sin0, Sin0, Sin0,
XAX, =|-Sin0,.Cos0,| A| Sin0,|_ = Sin0, Sin), Cos0,
Sin0, Sin0, 0 Cos0, .Sin0, + Sin0, Cos0,.Cos0,
B2 B2 B2
Question 9 : En utilisant la démarche proposée dans la question 8, exprimer
l'équation différentielle du mouvement liant F,,, aux paramètres du mouvement
On suppose pour la question suivante :
La liaison 4/3 est bloquée à \(t)= À naze
L'ensemble رك =—(3+4)est de masse روك de centre d’inertie 9 tel que
يم _ 44, 0 0
OG,, = R34-X3 et de matrice d'inertie I(O,E,,)=| 0 B, 0
(34) Ja 25)
Question 10 : En utilisant la démarche proposée dans la question 8, exprimer
l'équation différentielle du mouvement liant وبر aux paramètres du mouvement
Etude du système de freinage de l’axe 2 : Voir le diagramme Bdd page 13.
La transmission de l’axe 2 est Illustration 5 : Maquette numérique de l’axe 2
Frein par
Couronne, manque de
courant
Moteur Codeur
conique
composée :
d’un moteur Maxon,
d’un renvoi conique de
rapport 1/3,
d’un réducteur Harmonic
Drive de rapport de
réduction p=1/100et de
rendementn=0,9. 8 À dir, +0 — Réducteur
L’actionneur [M2] sur l’axe N°2 + = pe ٠. | dt
est équipé d’un système de XX ١ يع 1 NS Et
freinage permettant de délivrer © 0
un couple ور sur l’axe(O,X,) et ————
assurant l’immobilisation de l’axe 2 en cas d’arrêt d'urgence. Voir le tableau page 10.
Question 11 : les axes sont supposés à l’arrêt.
a°- En appliquant le théorème du moment statique en O en projection surX, ,
déterminer l’expression de Cr en fonction de M,, M,, 9, 0,, 02.0, et) ا ;
b”- Quelle est la position la plus défavorable pour le système de freinage ?
En déduire l’expression ورا dans cette position.
Sciences industrielles pour l'ingénieur Page 12
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 13 —
Session 2016
Renvoi conique
Values:
Rapport de
réduction=1/3
7
Circulaer spline
Réducteur
Harmonic
drive
join ISSU du frein placé à
Flexspline
Déterminer l’expression du couple C
Concours National Commun Filière : MP
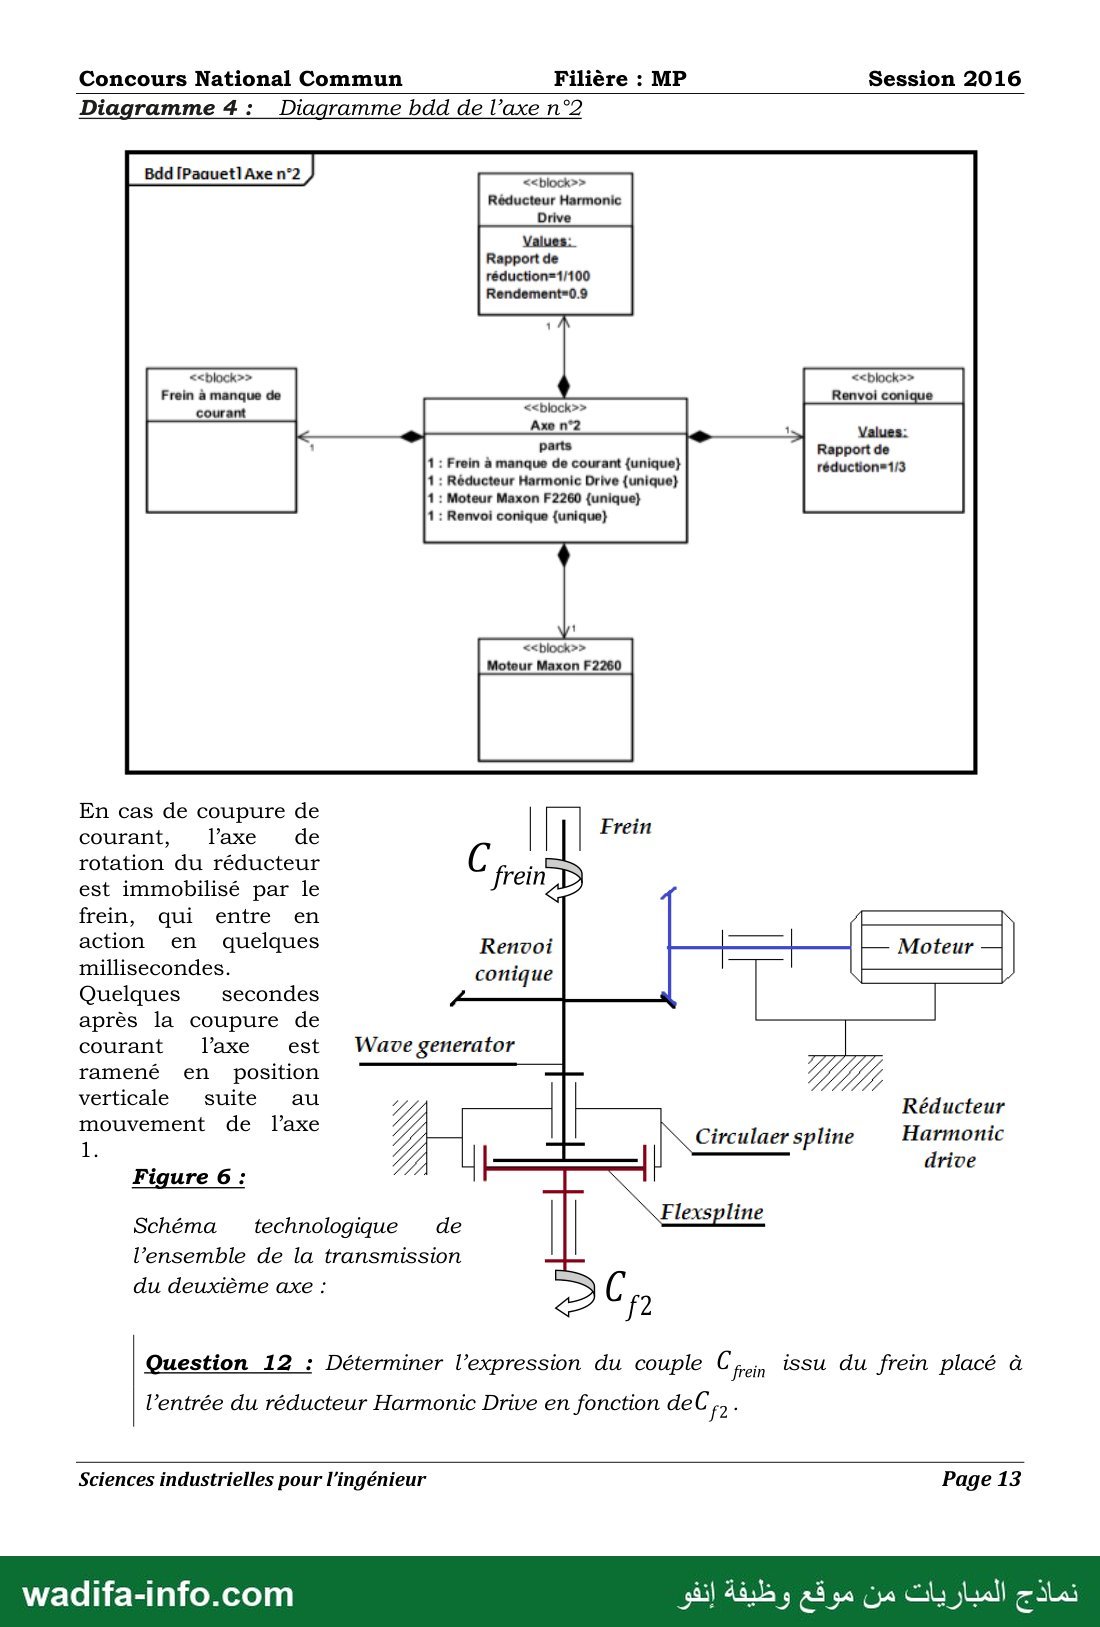
Diagramme 4 : Diagramme bdd de l’axe n°2
Bdd [Paauet] Axe n°2
Réducteur Harmonie
Drive
Values:
Rapport de
réduction=1/100
Rendement=0.9
Frein à manque de
courant
parts
: Frein à manque de courant {unique}
: Réducteur Harmonie Drive {unique}
: Moteur Maxon F2260 {unique}
: Renvoi conique {unique}
Moteur Maxon F2260
En cas de coupure de
courant, l’axe = de
rotation du réducteur
est immobilisé par le
frein, qui entre en
action en quelques
millisecondes.
Quelques secondes
après la coupure de
courant يعوا est
ramené en position
verticale suite au
mouvement de l’axe
7
Figure 6 :
Schéma technologique ©
l’ensemble de la transmission
du deuxième axe :
Question 12 :
l’entrée du réducteur Harmonic Drive en fonction de Cr :
Sciences industrielles pour l'ingénieur Page 13
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 14 —
Concours National Commun Filière : MP Session 2016
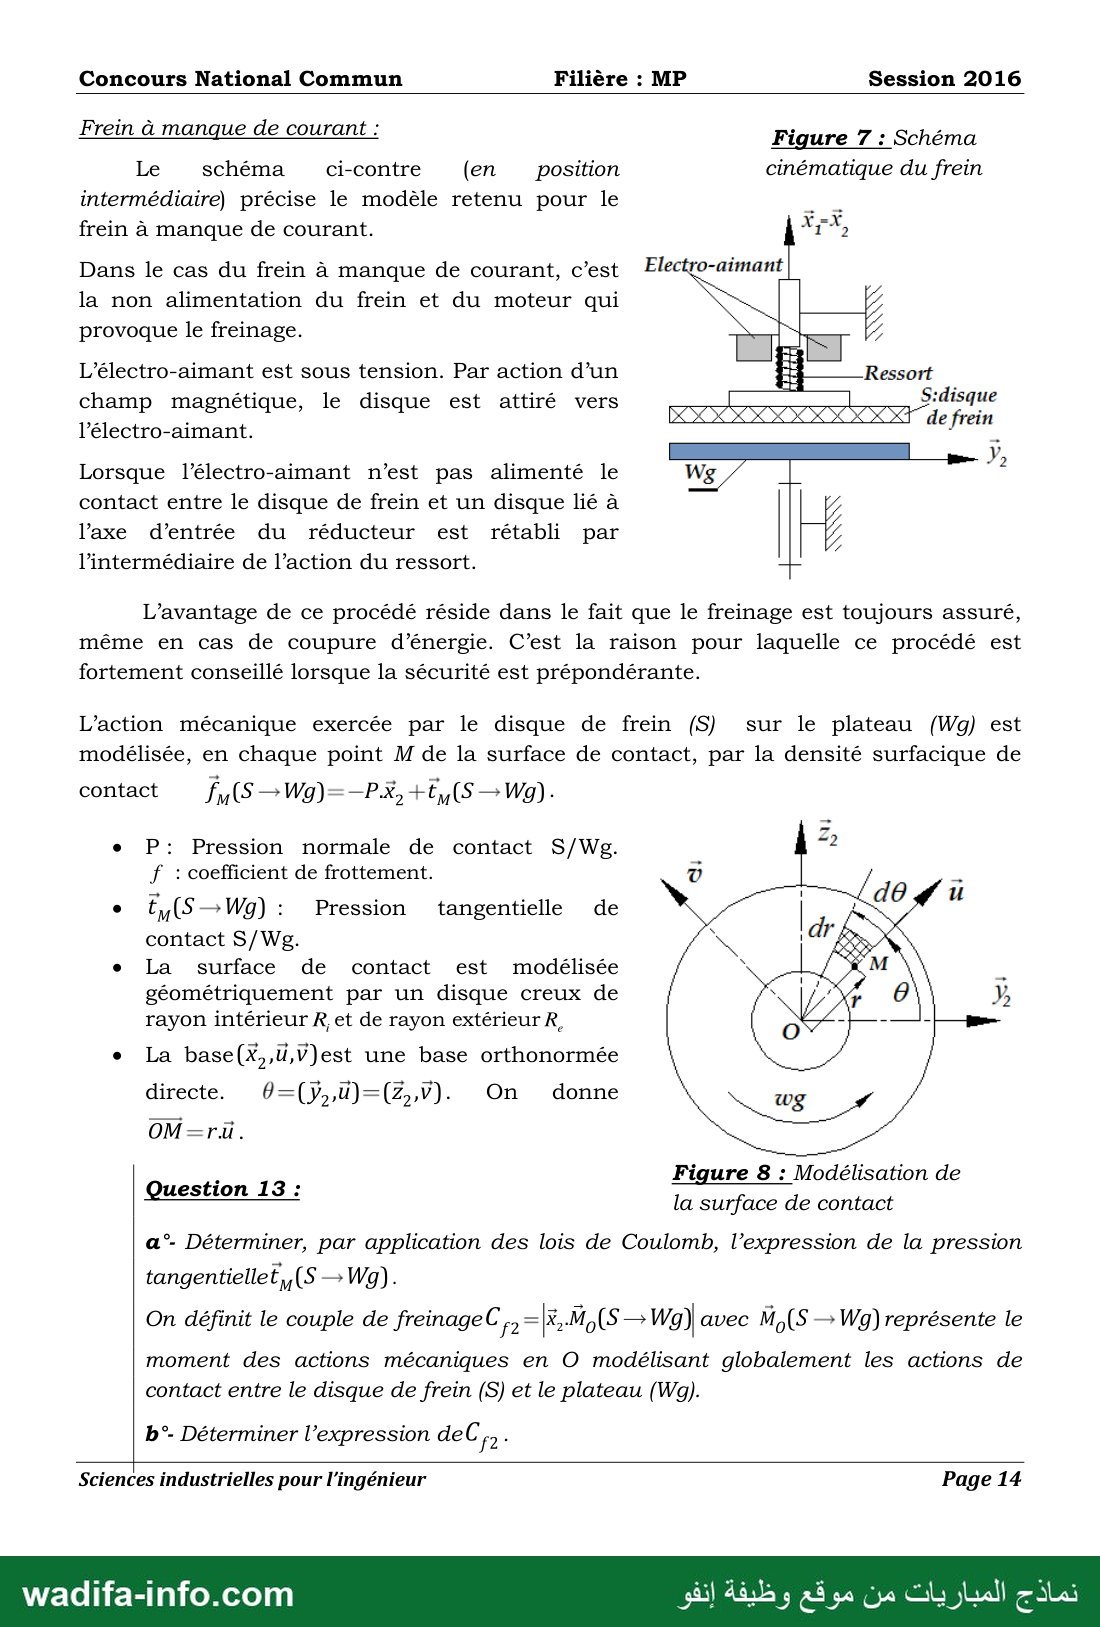
Frein à manque de courant : Figure 7 Schéma
Le schéma = ci-contre (en position cinématique du frein
intermédiaire) précise le modèle retenu pour le
frein à manque de courant.
Dans le cas du frein à manque de courant, c’est
la non alimentation du frein et du moteur qui
provoque le freinage.
L’électro-aimant est sous tension. Par action d’un
champ magnétique, le disque est attiré vers
l’électro-aimant.
Lorsque l’électro-aimant n’est pas alimenté le Wg 2
contact entre le disque de frein et un disque lié à
laxe d’entrée du réducteur est rétabli par
l’intermédiaire de l’action du ressort.
L’avantage de ce procédé réside dans le fait que le freinage est toujours assuré,
même en cas de coupure d’énergie. C’est la raison pour laquelle ce procédé est
fortement conseillé lorsque la sécurité est prépondérante.
L’action mécanique exercée par le disque de frein (S) sur le plateau (Wg) est
modélisée, en chaque point M de la surface de contact, par la densité surfacique de
e P: Pression normale de contact S/Wg.
1 : coefficient de frottement.
° كاب —Wg): Pression tangentielle de
contact S/Wg.
e La surface de contact est modélisée
géométriquement par un disque creux de
rayon intérieur R, et de rayon extérieur R,
e La base(X,,ll,V)est une base orthonormée
directe. 0=(y,td)=(Z,v). On donne
OM=ri.
Figure 8 : Modélisation de
la surface de contact
Question 13 :
a°- Déterminer, par application des lois de Coulomb, l’expression de la pression
tangentiellet,,(S —Wg).
2 M, (s— Wg) avec My,(S — Wg) représente le
On définit le couple de freinage C, =
moment des actions mécaniques en O modélisant globalement les actions de
contact entre le disque de frein (S) et le plateau (Wg).
b°- Déterminer l’expression deC,,
Sciences industrielles pour l'ingénieur Page 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Filière : MP Session 2016
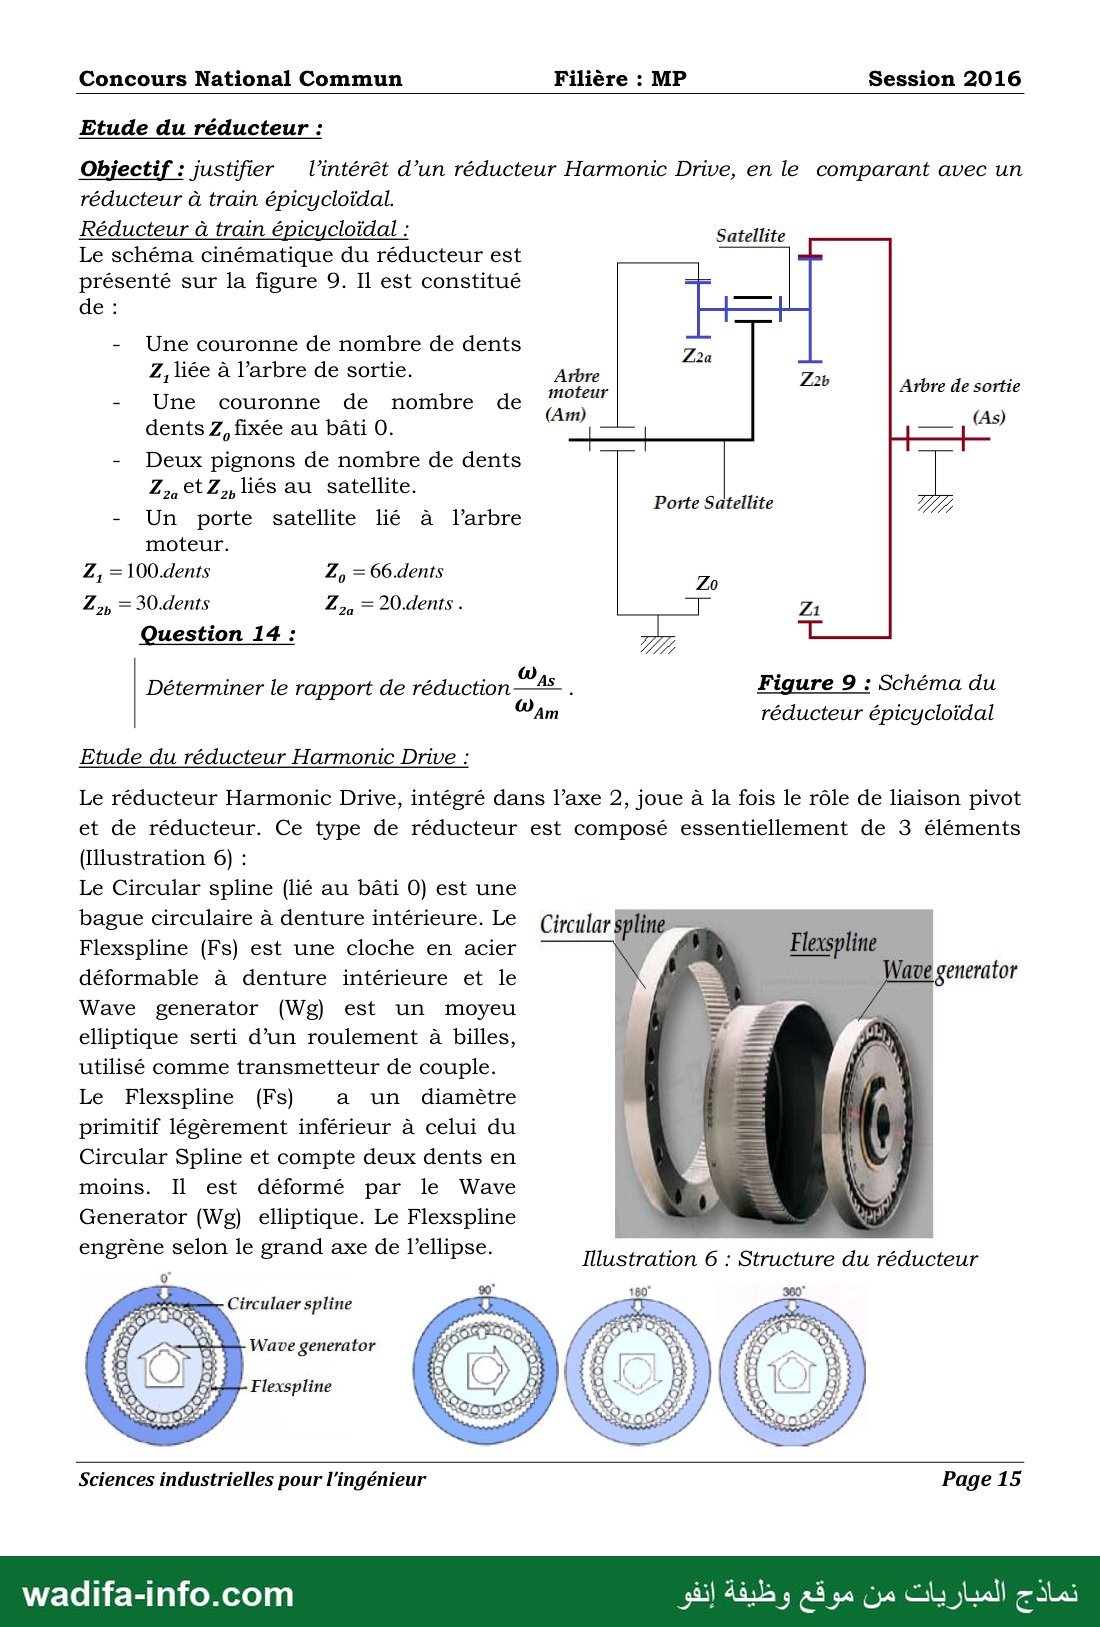
Etude du réducteur :
Objectif : justifier l’intérêt d’un réducteur Harmonic Drive, en le comparant avec un
réducteur à train épicycloïdal.
Réducteur à train épicycloïdal :
Le schéma cinématique du réducteur est
Satellite
présenté sur la figure 9. Il est constitué
- Une couronne de nombre de dents
Z, liée à l’arbre de sortie. Arbre Antec e Sorié
- Une couronne de nombre de si a
dents Z, fixée au bâti 0. بل
- Deux pignons de nombre de dents
Z,… EtZ,, liés au satellite. prnractsaretiter
- Un porte satellite lié à l’arbre
moteur.
Z, =100.dents Z, = 66.dents 27
Z,, = 30.dents Z, = 20.dents .
Question 14 : م
Déterminer le rapport de réduction Cas Figure 9 : Schéma du
Wan réducteur épicycloïdal
Etude du réducteur Harmonic Drive :
Le réducteur Harmonic Drive, intégré dans l’axe 2, joue à la fois le rôle de liaison pivot
et de réducteur. Ce type de réducteur est composé essentiellement de 3 éléments
(Iustration 6) :
Le Circular spline (lié au bâti O0) est une
bague circulaire à denture intérieure. Le
Flexspline (Fs) est une cloche en acier
déformable à denture intérieure et le
Wave generator (Wg) est un moyeu
elliptique serti d’un roulement à billes,
utilisé comme transmetteur de couple.
Le Flexspline (Fs) a un diamètre
primitif légèrement inférieur à celui du
Circular Spline et compte deux dents en
moins. Il est déformé par le Wave
Generator (Wg) elliptique. Le Flexspline
engrène selon le grand axe de l’ellipse.
Vave generator
Sciences industrielles pour l'ingénieur Page 15
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Filière : MP Session 2016
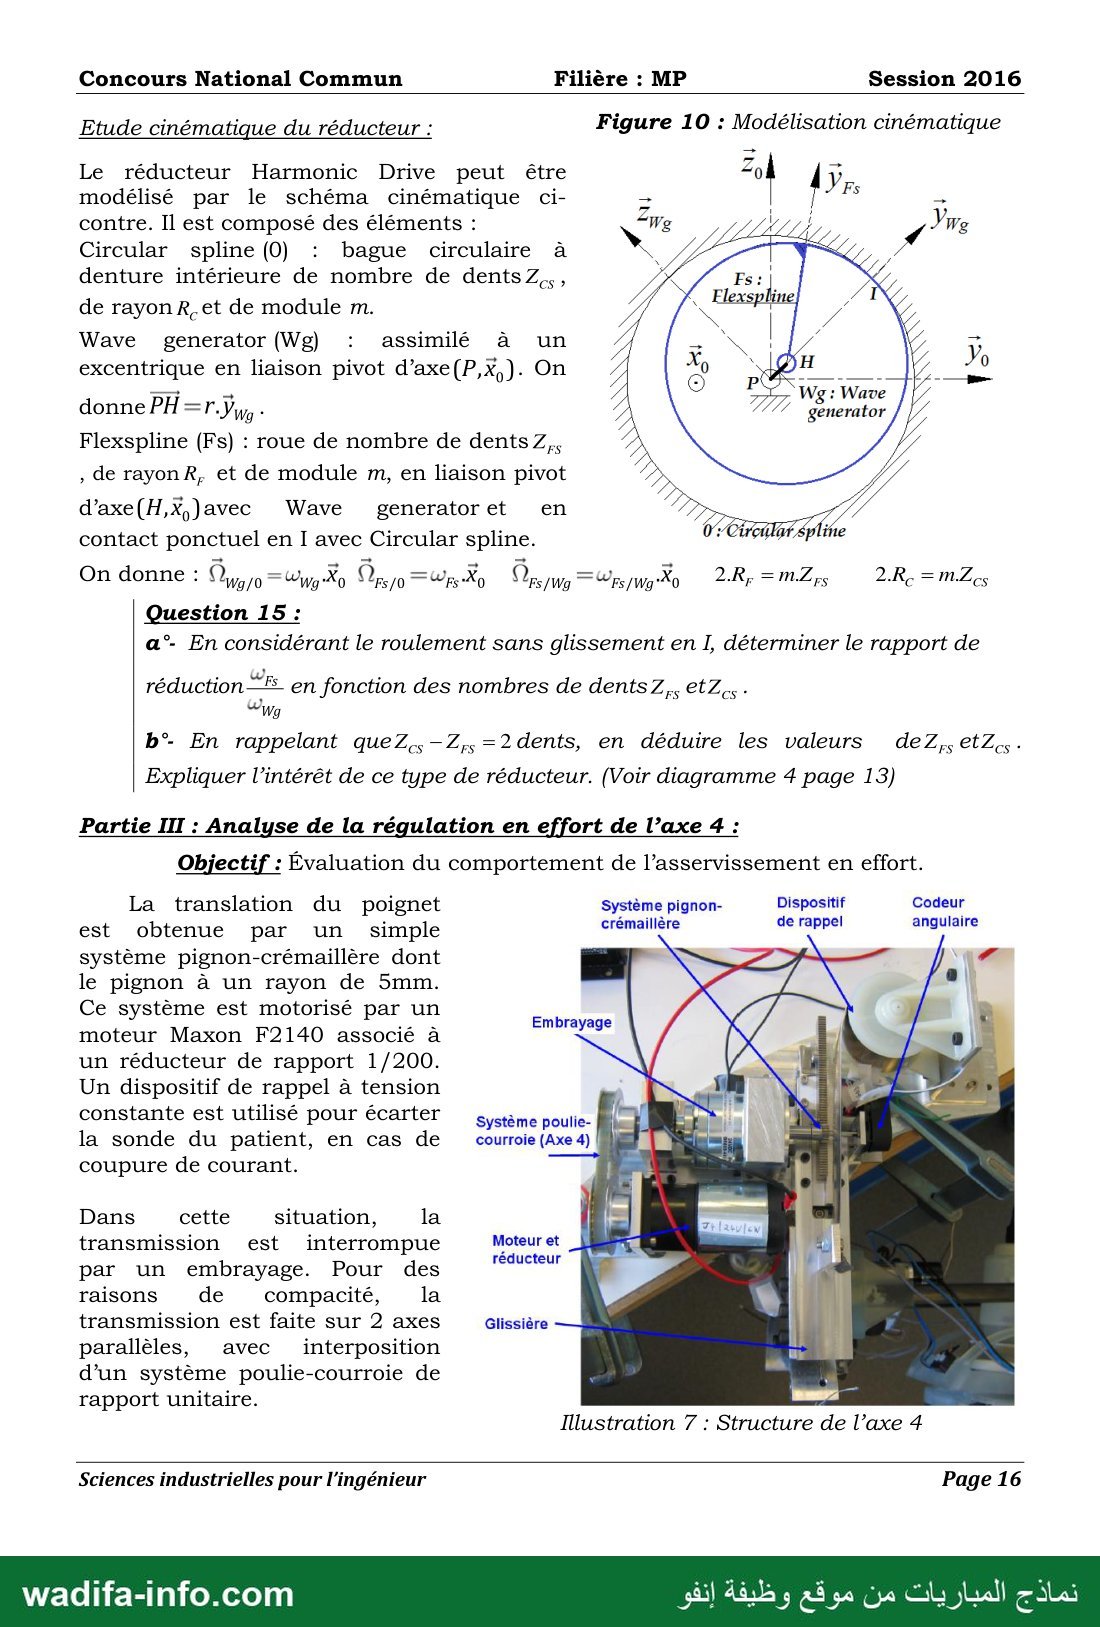
Le réducteur Harmonic Drive peut être 20 À y
modélisé par le schéma cinématique ci- - 7
contre. Il est composé des éléments : - we
Circular spline (0) : bague circulaire à
denture intérieure de nombre de dents Z(, »
de rayon R,.et de module m.
Wave generator (Wg) : assimilé à un
excentrique en liaison pivot d’axe(P,Xx,). On
donne PH=r.Yy, -
Flexspline (Fs) : roue de nombre de dents Z,,
, de rayon R, et de module m, en liaison pivot
d’axe(H,X)avec Wave generatoret en
contact ponctuel en I avec Circular spline.
ى 1712 2.2 مضا = مال ول Pr %0 Org Fra ورج ولواح ورو!؟ : On donne
Question 15 :
a°- En considérant le roulement sans glissement en I, déterminer le rapport de
réduction —E en fonction des nombres de dentsZ,, etZe, -
ونا
etZes - م62 =2dents, en déduire les valeurs ما - ى 2162 En rappelant 9ط
Expliquer l’intérêt de ce type de réducteur. (Voir diagramme 4 page 13)
Partie 111 : Analyse de la régulation en effort de l’axe 4 :
Objectif : Évaluation du comportement de l’asservissement en effort.
La translation du poignet Système pignon- Dispositif Codeur
est obtenue par un simple crémaillère Retappel angulaire
système pignon-crémaillère dont
le pignon à un rayon de 5mm.
Ce système est motorisé par un
moteur Maxon F2140 associé à
un réducteur de rapport 1/200.
Un dispositif de rappel à tension
constante est utilisé pour écarter système poulie-
la sonde du patient, en cas de courroie (Axe 4)
coupure de courant.
Embrayage
Dans cette situation, la
transmission est interrompue Moteur et
par un embrayage. Pour des VRQUERQUE
raisons de =…—compacité, la
transmission est faite sur 2 axes Glissière
parallèles, avec interposition
d’un système poulie-courroie de
rapport unitaire.
Illustration 7 : Structure de l’axe 4
Sciences industrielles pour l'ingénieur Page 16
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Session 2016
Dispositif de rappel
Proprieties:
Fr= 53N
Filière : MP
Partie de commande
Values:
Facteur de
conversion =1V/N
Concours National Commun
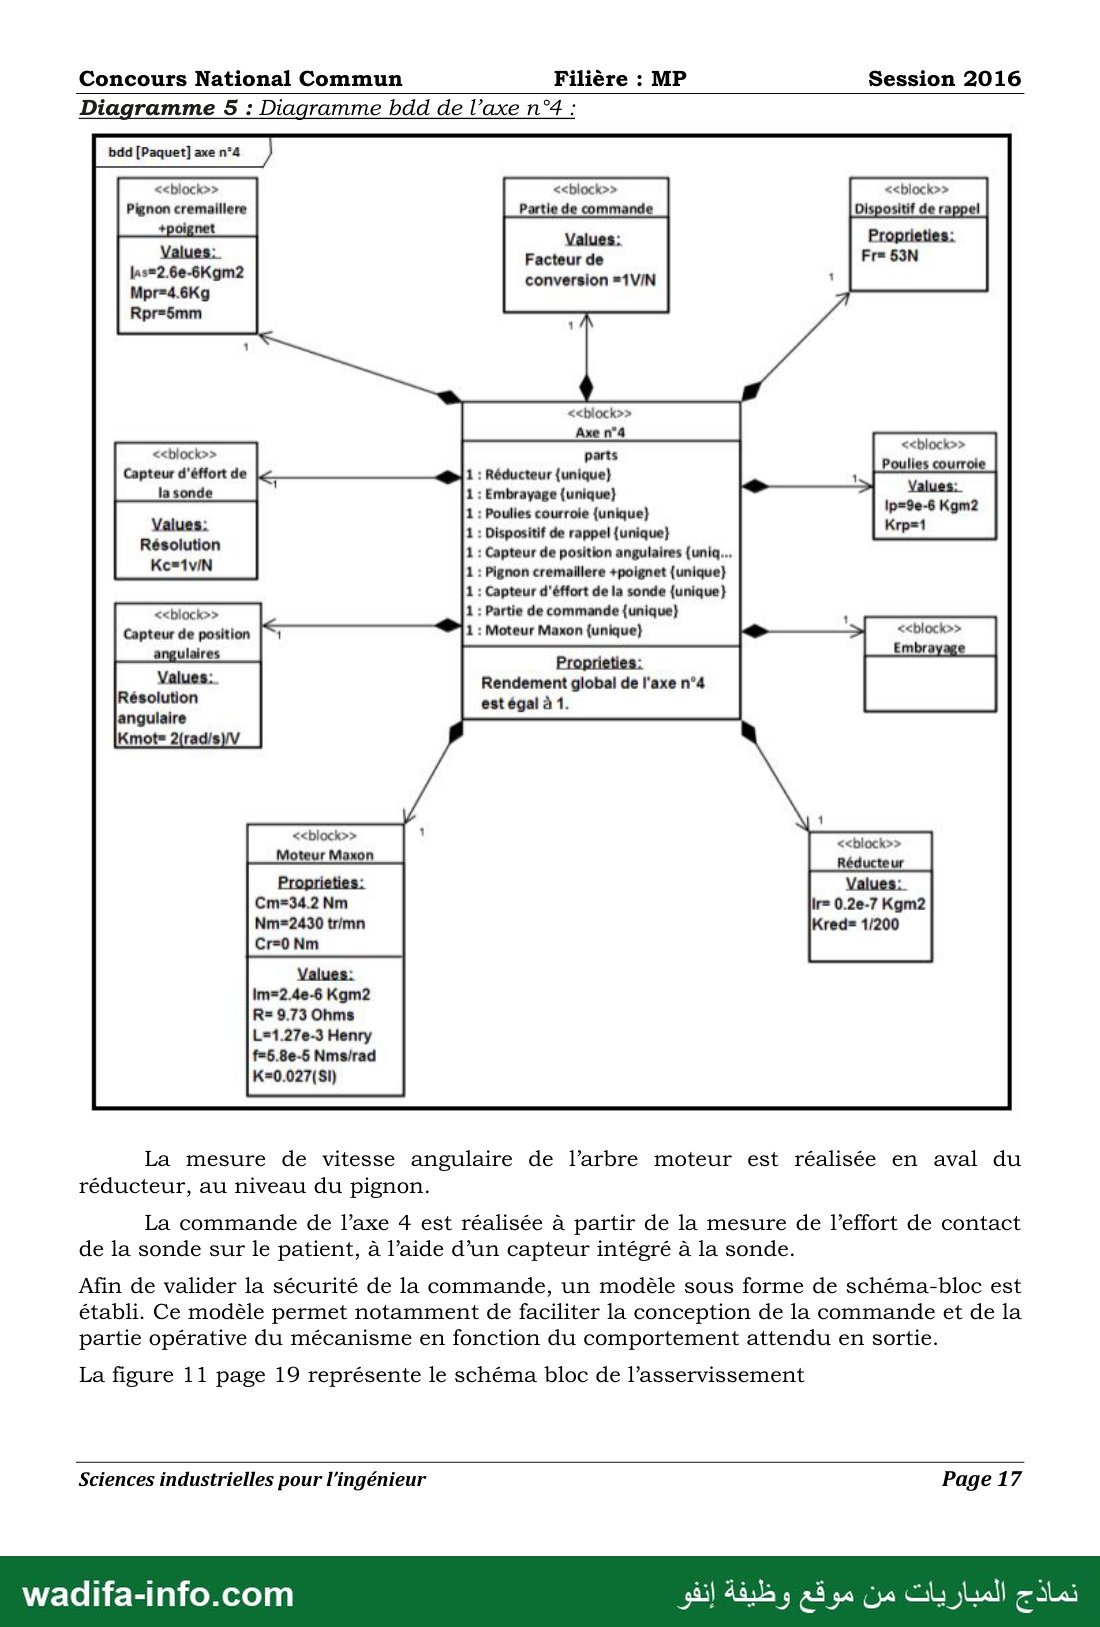
Diagramme 5 : Diagramme bdd de l’axe n°4 :
bdd [Paquet] axe n°4
Pignon cremaillere
+poignet
Values:
|as=2.6e-6Kgm2
Mpr=4.6Kg
Rpr=5mm
Capteur d'éffort de
la sonde
: Réducteur (unique} 1 تقاابيوع courroie
: Embrayage (unique) Values.
: Poulles courroie (unique) \p=9e-8 Kgm2
: Dispositif de rappel (unique} Krp=1
: Capteur de position angulaires (uniq.…
: Pignon cremaillere +poignet (unique)
: Capteur d'éffort de la sonde (unique)
: Partie de commande {unique}
: Moteur Maxon (unique)
Proprieties:
Rendement global de l'axe n°4
est égal à 1.
Values:
Résolution
Kc=1v/N
Capteur de position 1
angulaires
1
1
1
1
1
1
1
1
1
Embrayage
1
Réducteur
Values:
Ir= 0.2e-7 Kgm2
Kred= 1/200
Moteur Maxon
Proprieties:
Cm=34.2 Nm
Nm=2430 trimn
Cr=0 Nm
Values:
Im=2.4e-6 Kgm2
R= 9.73 Ohms
L=1.27e-3 Henry
f=5.8e-5 Nms/rad
K=0.027(SI)
La mesure de vitesse angulaire de l’arbre moteur est réalisée en aval du
réducteur, au niveau du pignon.
La commande de l’axe 4 est réalisée à partir de la mesure de l’effort de contact
de la sonde sur le patient, à l’aide d’un capteur intégré à la sonde.
Afin de valider la sécurité de la commande, un modèle sous forme de schéma-bloc est
établi. Ce modèle permet notamment de faciliter la conception de la commande et de la
partie opérative du mécanisme en fonction du comportement attendu en sortie.
La figure 11 page 19 représente le schéma bloc de l’asservissement
Sciences industrielles pour l'ingénieur Page 17
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 18 —
Session 2016
Filière : MP
Concours National Commun
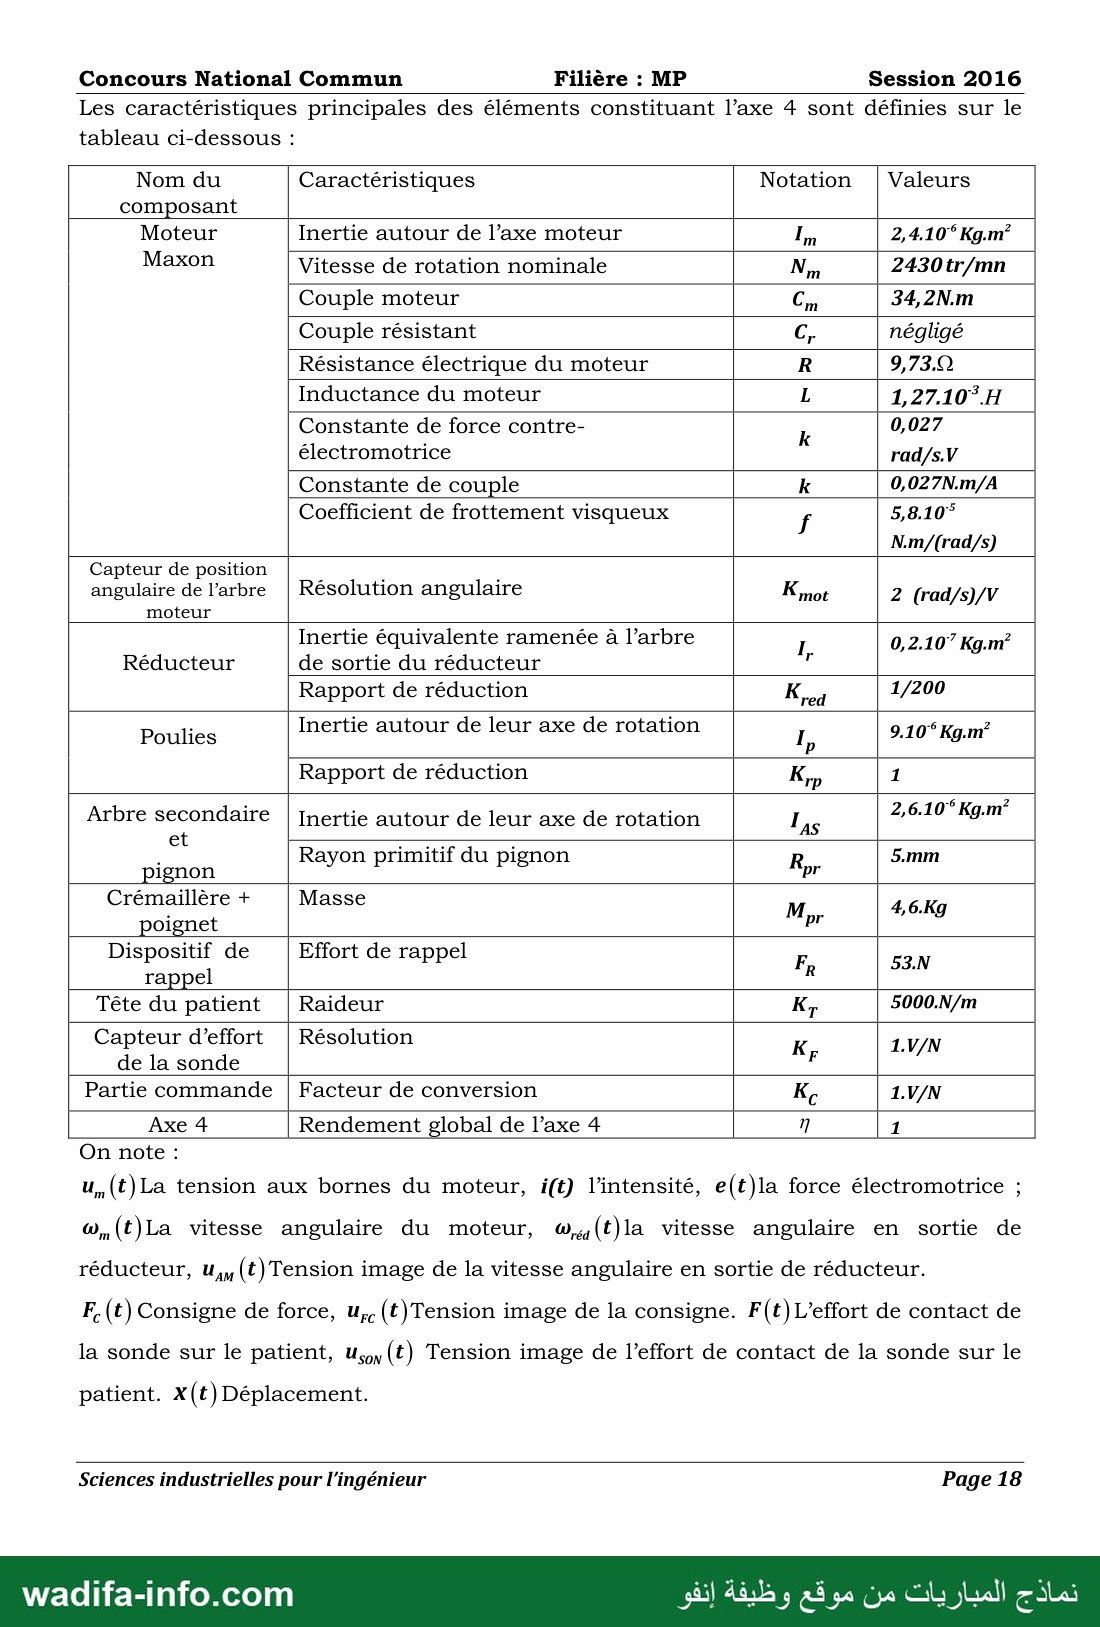
Les caractéristiques principales des éléments constituant l’axe 4 sont définies sur le
tableau ci-dessous :
Nom du Caractéristiques Notation | Valeurs
composant
Moteur Inertie autour de l’axe moteur 8 2/4/5 Kg.m°
Maxon Vitesse de rotation nominale An 2430tr/mn
Couple moteur cn 34,2N.m
Couple résistant 6 négligé
Résistance électrique du moteur R 12
Inductance du moteur L 1,27.10°.H
Constante de force contre- k 0,027
électromotrice rad/s.V
Constante de couple k 0,027N.m/A
Coefficient de frottement visqueux f 5,8.10°
Capteur de position ; ;
angulaire de l’arbre | Résolution angulaire Konot 2 (rad/s)/V
moteur
| Inertie équivalente ramenée à l’arbre I 0,2.107 Kg.m°
Réducteur de sortie du réducteur A
Rapport de réduction Kred 1/200
Péuliss Inertie autour de leur axe de rotation 7 910071
Rapport de réduction Km 1
Arbre secondaire | Inertie autour de leur axe de rotation Las و قت
Rayon primitif du pignon 5.mm
pignon yon p ps Ror
Crémaillère + Masse M, 4,6.Kg
poignet P
Dispositif de Effort de rappel Fe 53N
rappel
Tête du patient | Raideur K, 5000.N/m
Capteur d’effort | Résolution K 1.V/N
de la sonde
Partie commande | Facteur de conversion Kc 1.V/N
Axe 4 Rendement global de l’axe 4 7 1
On note :
u,,(t)La tension aux bornes du moteur, i(t) l’intensité, e(t)la force électromotrice ;
w,(t)La vitesse angulaire du moteur, &(t)la vitesse angulaire en sortie de
réducteur, U,, (t) Tension image de la vitesse angulaire en sortie de réducteur.
1 (t) Consigne de force, u, (t)Tension image de la consigne. F(t)L’effort de contact de
la sonde sur le patient, Usoy(t) Tension image de l’effort de contact de la sonde sur le
patient. X(t) Déplacement.
Sciences industrielles pour l'ingénieur Page 18
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 19 —
Concours National Commun Filière : MP Session 2016
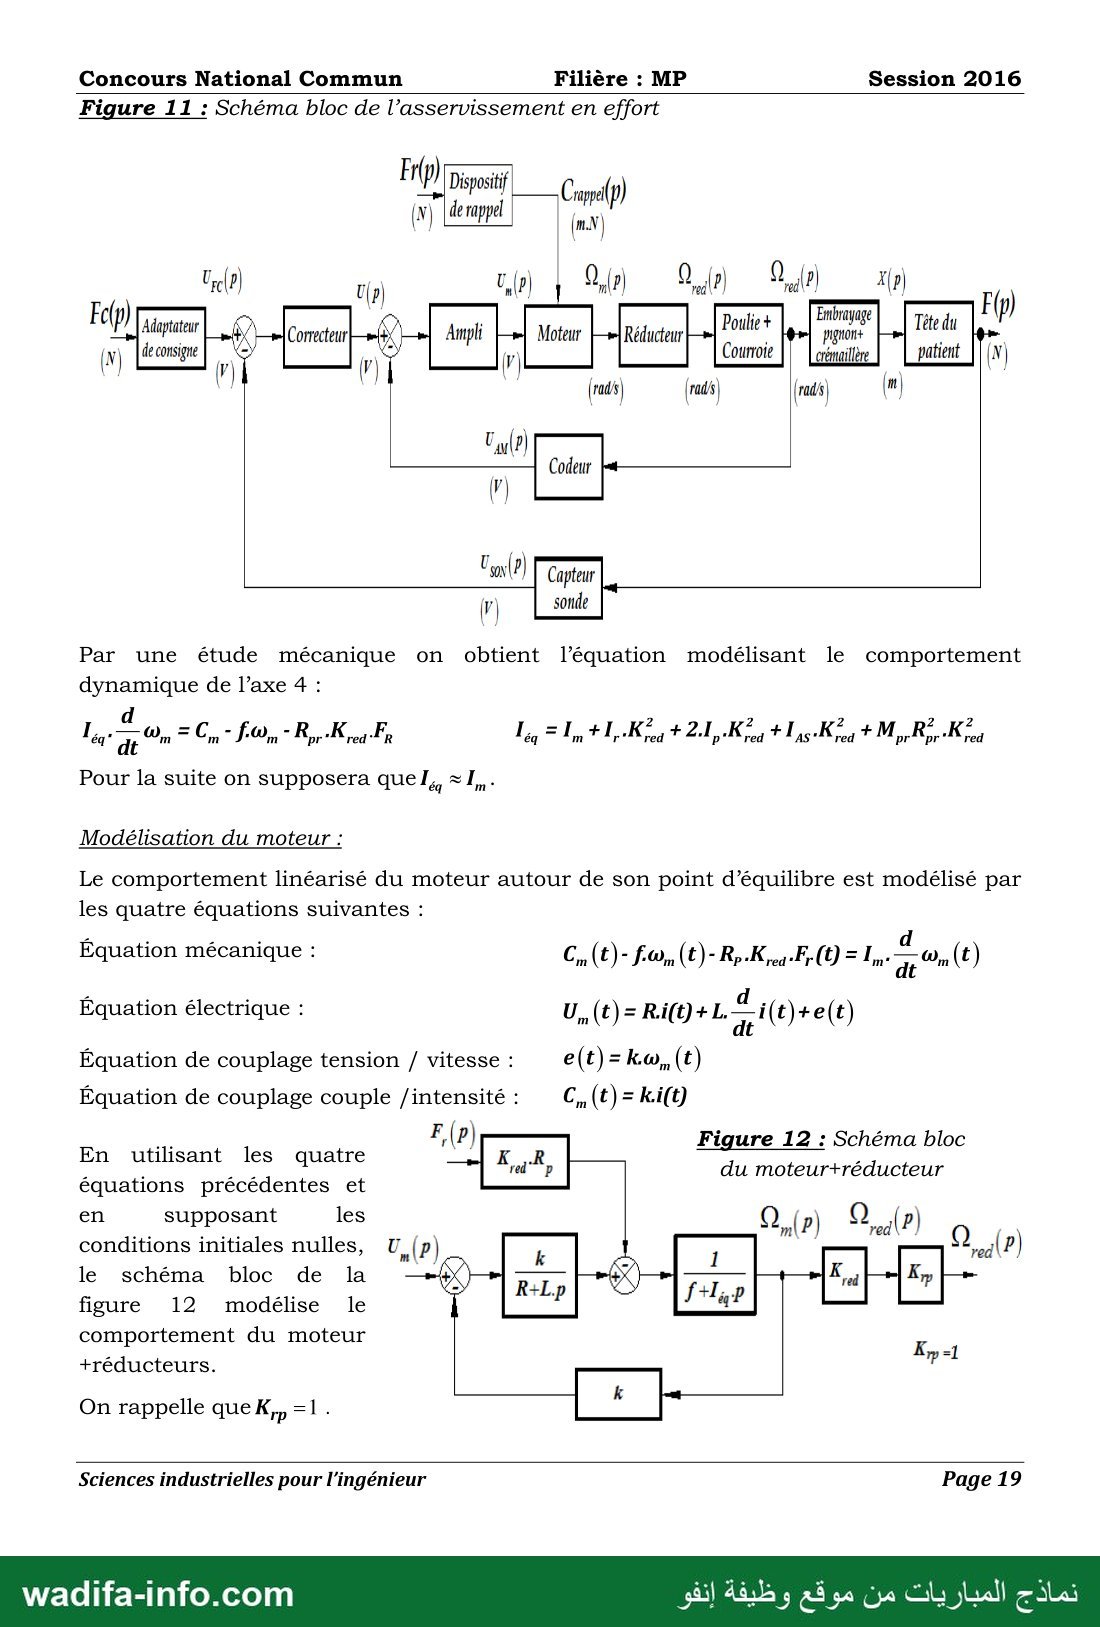
Figure 11 : Schéma bloc de l’asservissement en effort
Er) Diposi
positif 0
0 de rappel 5 رادم
لاما 1 2 Ÿ (p | ! 5 P) 0 ? 0 1 1 1
Poulie +
Courroie
Embrayage
pignon+
crémaillère
Tête du
patient
(rad)
Capteur لاوا
sonde 0
Par une étude mécanique on obtient l’équation modélisant le comportement
dynamique de l’axe 4 :
1. de 0m = C,- fe, -R,-KÇe Fr = الى 421 KR M RER
Pour la suite on supposera quel, ملك
Modélisation du moteur :
Le comportement linéarisé du moteur autour de son point d’équilibre est modélisé par
les quatre équations suivantes :
Équation électrique : U,,(t)= Ri(t)+L. : i(t)+e(t)
Équation de couplage tension / vitesse : e(t)=kw, (t)
Équation de couplage couple /intensité: | C,(t)=ki(t)
F,(p) Figure 12 : Schéma bloc
En utilisant les quatre
équations précédentes et
en supposant les
conditions initiales nulles, U,(p)
le schéma bloc de la
figure 12 modélise le
comportement du moteur
+réducteurs.
du moteur+tréducteur
On rappelle que مركا -1 .
Sciences industrielles pour l'ingénieur Page 19
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 20 —
Concours National Commun Filière : MP Session 2016
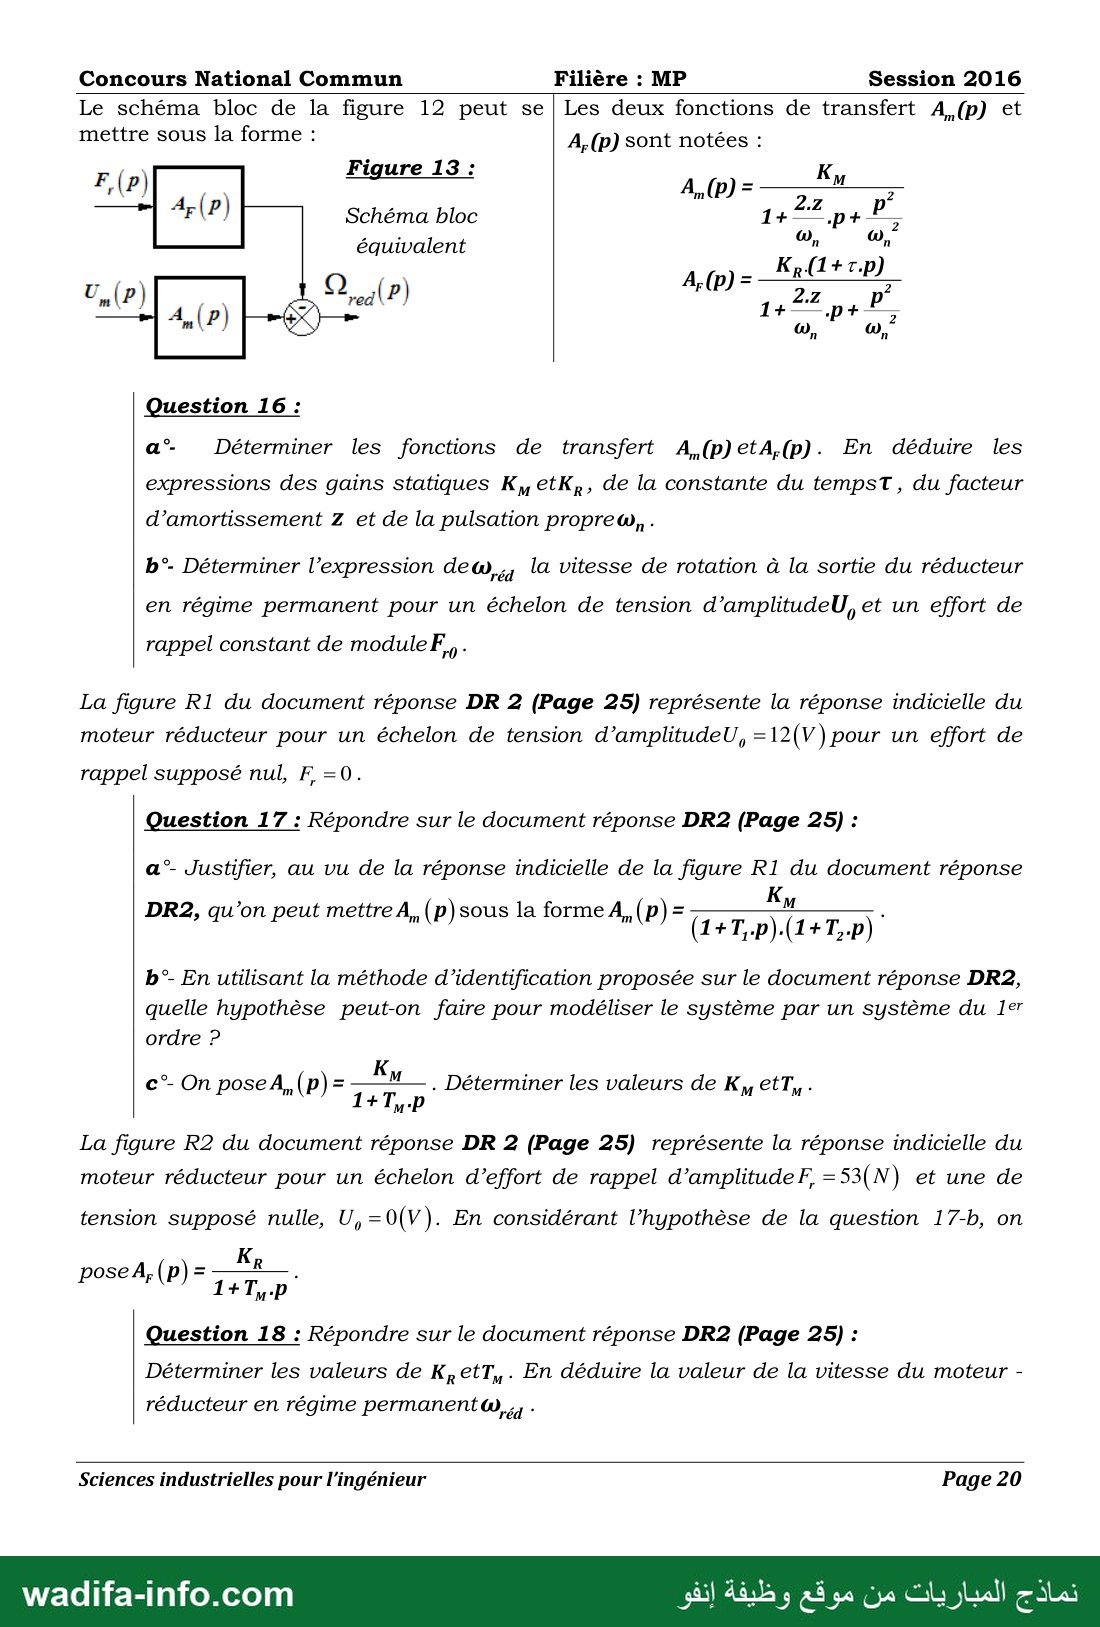
Le schéma bloc de la figure 12 peut se | Les deux fonctions de transfert A,(p) et
A Figure 13 : K
Schéma bloc y ÉE Pp+ A
équivalent A ب 0
' 52 là 7 2
Question 16 :
a”- Déterminer les fonctions de transfert A,(p)etA,(p). En déduire les
expressions des gains statiques ا etK,, de la constante du tempsT , du facteur
d'amortissement Z et de la pulsation 27100176 0 .
b°- Déterminer l'expression dew, la vitesse de rotation à la sortie du réducteur
en régime permanent pour un échelon de tension d’amplitudeU, et un effort de
rappel constant de moduleF,
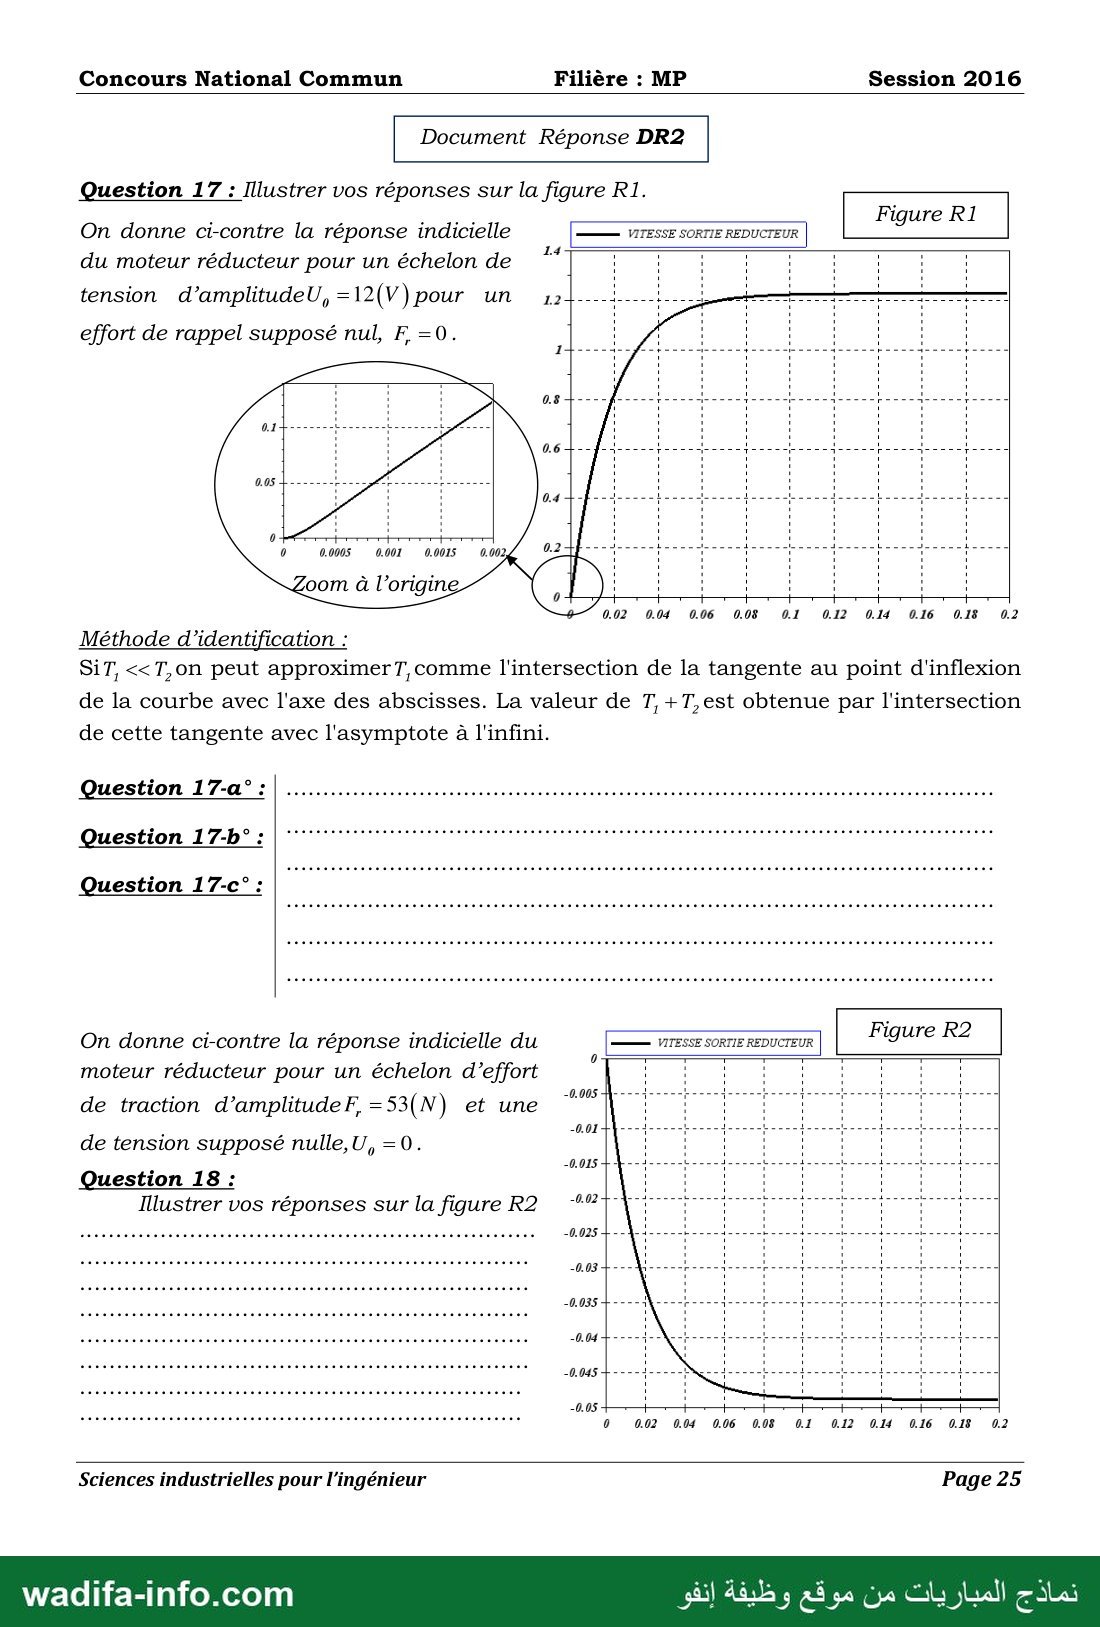
La figure R1 du document réponse DR 2 (Page 25) représente la réponse indicielle du
moteur réducteur pour un échelon de tension d’amplitudeU, = 12(V) pour un effort de
rappel supposé nul, F, =0.
Question 17 : Répondre sur le document réponse DR2 (Page 25) :
a°- Justifier, au vu de la réponse indicielle de la figure R1 du document réponse
b”- En utilisant la méthode d’identification proposée sur le document réponse DR2,
quelle hypothèse peut-on faire pour modéliser le système par un système du ler
ordre ?
DR2, qu’on peut mettre A, (p) sous la forme A, (p)=
c°- On poseA,(p)= 7 7 2 Déterminer les valeurs de برعا 21
La figure R2 du document réponse DR 2 (Page 25) représente la réponse indicielle du
moteur réducteur pour un échelon d’effort de rappel d’amplitude F, = 53(N) et une de
tension supposé nulle, U,=0(V). En considérant l’hypothèse de la question 17-b, on
1
Question 18 : Répondre sur le document réponse DR2 (Page 25) :
Déterminer les valeurs de K, etT, . En déduire la valeur de la vitesse du moteur -
réducteur en régime permanentœ), ( ٠
Sciences industrielles pour l'ingénieur Page 20
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
Concours National Commun Filière : MP Session 2016
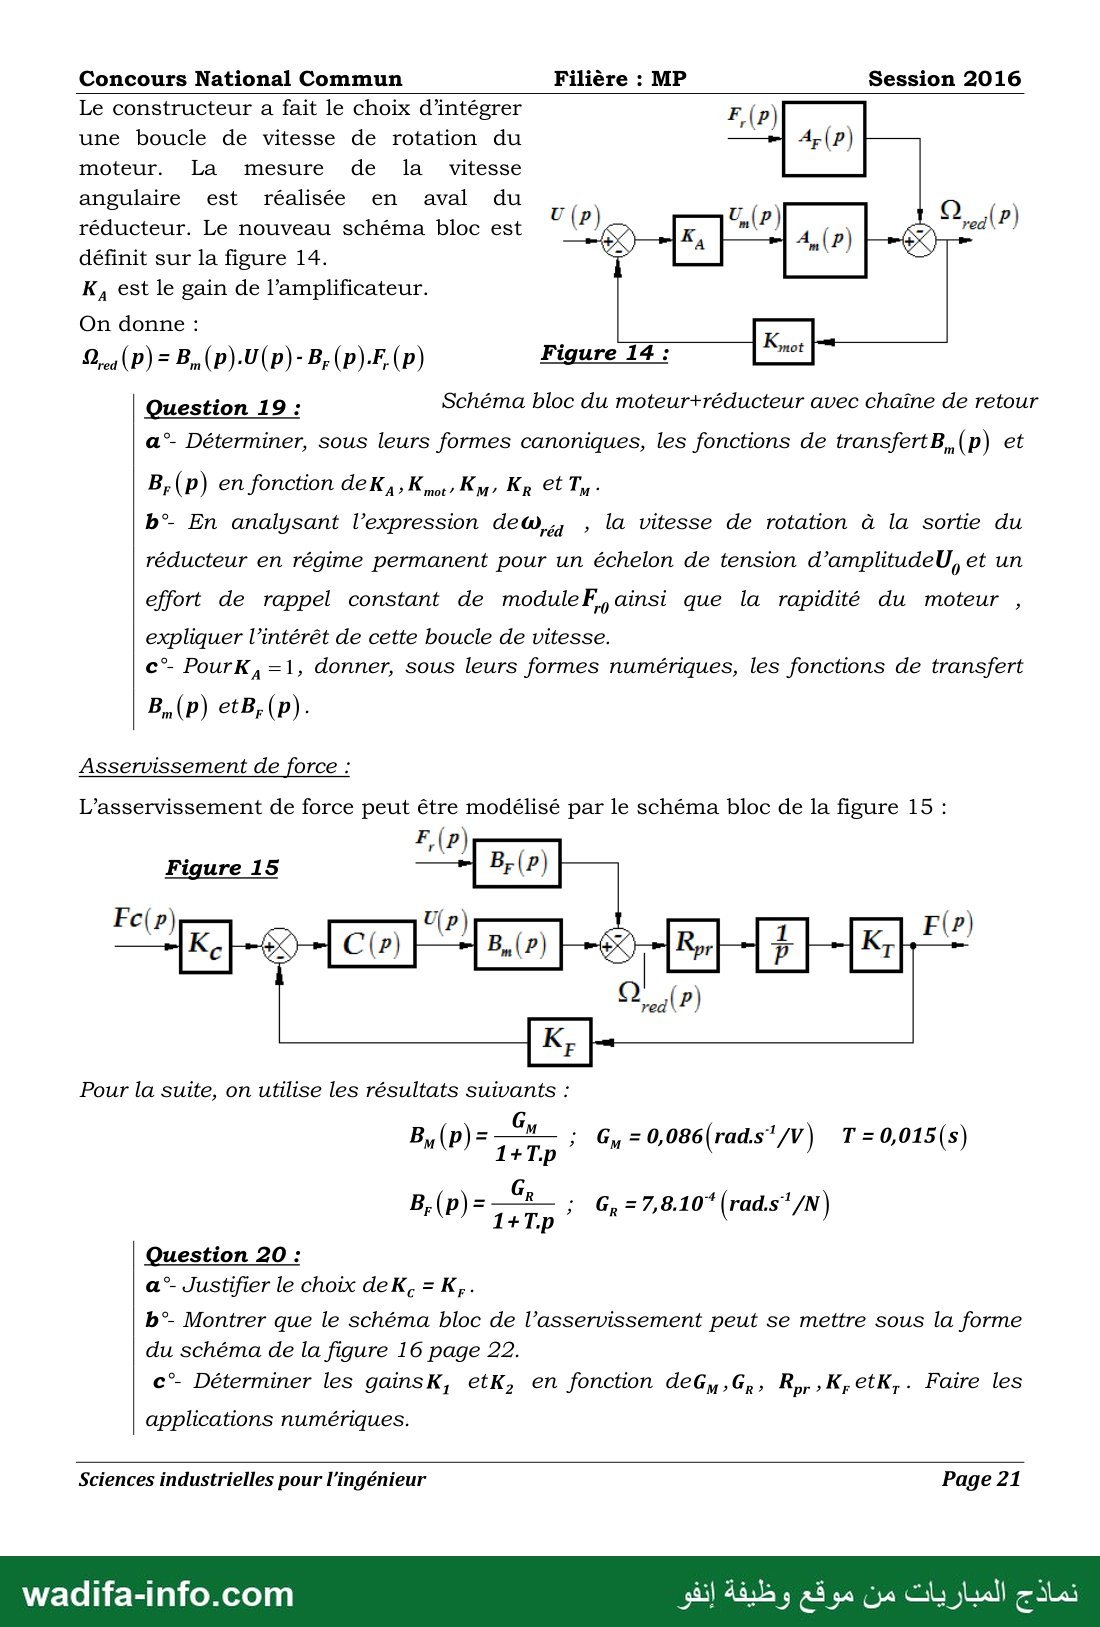
Le constructeur a fait le choix d’intégrer
une boucle de vitesse de rotation du
moteur. La mesure de la vitesse
angulaire est réalisée en aval du —_, ; Q ١
réducteur. Le nouveau schéma bloc est 77 باس ١ red(P)
définit sur la figure 14.
K, est le gain de l’amplificateur.
On donne :
Question 19 : Schéma bloc du moteur+tréducteur avec chaîne de retour
a°- Déterminer, sous leurs formes canoniques, les fonctions de transfertB, (P) et
B,(p) en fonction deK, , Kyo» Km» Kr © م
b”- En analysant l'expression dewæ, » la vitesse de rotation à la sortie du
réducteur en régime permanent pour un échelon de tension d’amplitudeU, et un
effort de rappel constant de moduleF,ainsi que la rapidité du moteur ,
expliquer l’intérêt de cette boucle de vitesse.
++ PourK, =1, donner, sous leurs formes numériques, les fonctions de transfert
Asservissement de force :
L’asservissement de force peut être modélisé par le schéma bloc de la figure 15 :
Pour la suite, on utilise les résultats suivants :
Question 20 :
a°- Justifier le choix deK, = K,.
b”- Montrer que le schéma bloc de l’asservissement peut se mettre sous la forme
du schéma de la figure 16 page 22.
c°- Déterminer les gainsK, etK, en fonction deGy,,G,, R,r»K,etK,. Faire les
applications numériques.
Sciences industrielles pour l'ingénieur Page 21
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 22 —
Concours National Commun Filière : MP Session 2016
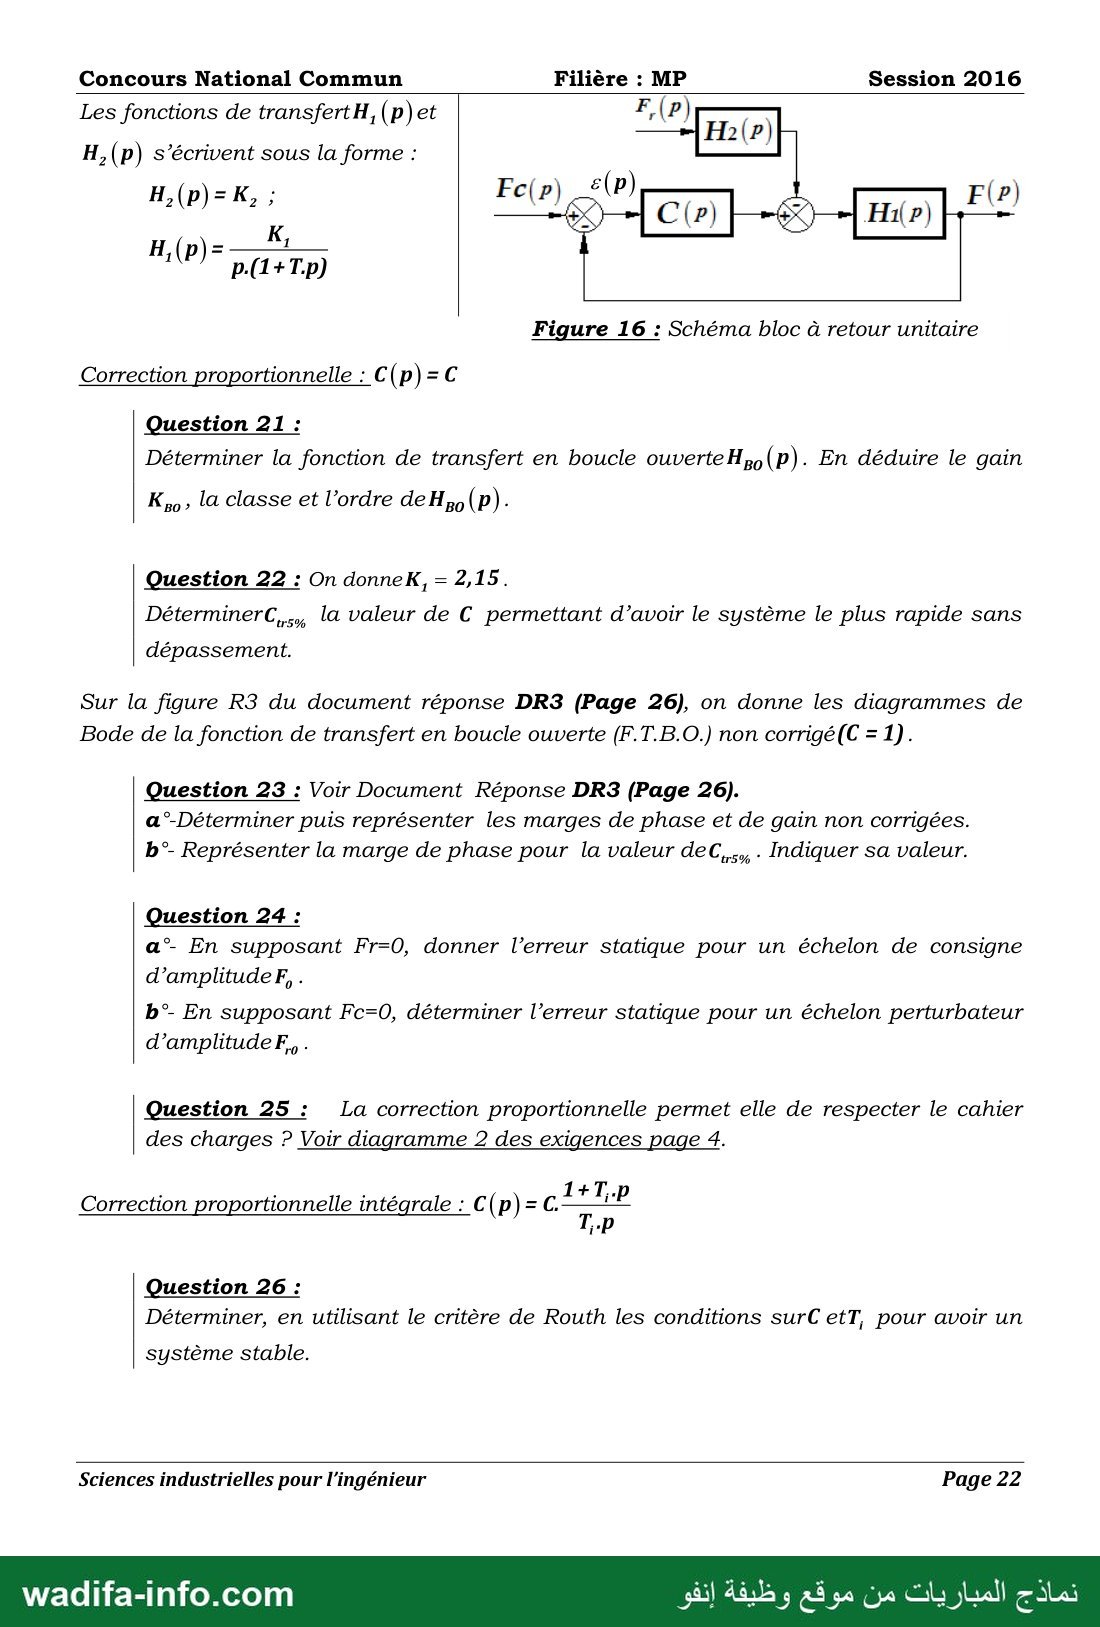
Les fonctions de transfertH, (p) et F,(P)
H, (P) s’écrivent sous la forme :
تادلوم
Figure 16 : Schéma bloc à retour unitaire
Correction proportionnelle : C(p)=C
Question 21 :
Déterminer la fonction de transfert en boucle ouverte Hpo (P) . En déduire le gain
K,0 › la classe et l’ordre deHpo (P).
Question 22 : On donneK, = 2,15.
Déterminerc, 5, la valeur de © permettant d’avoir le système le plus rapide sans
dépassement.
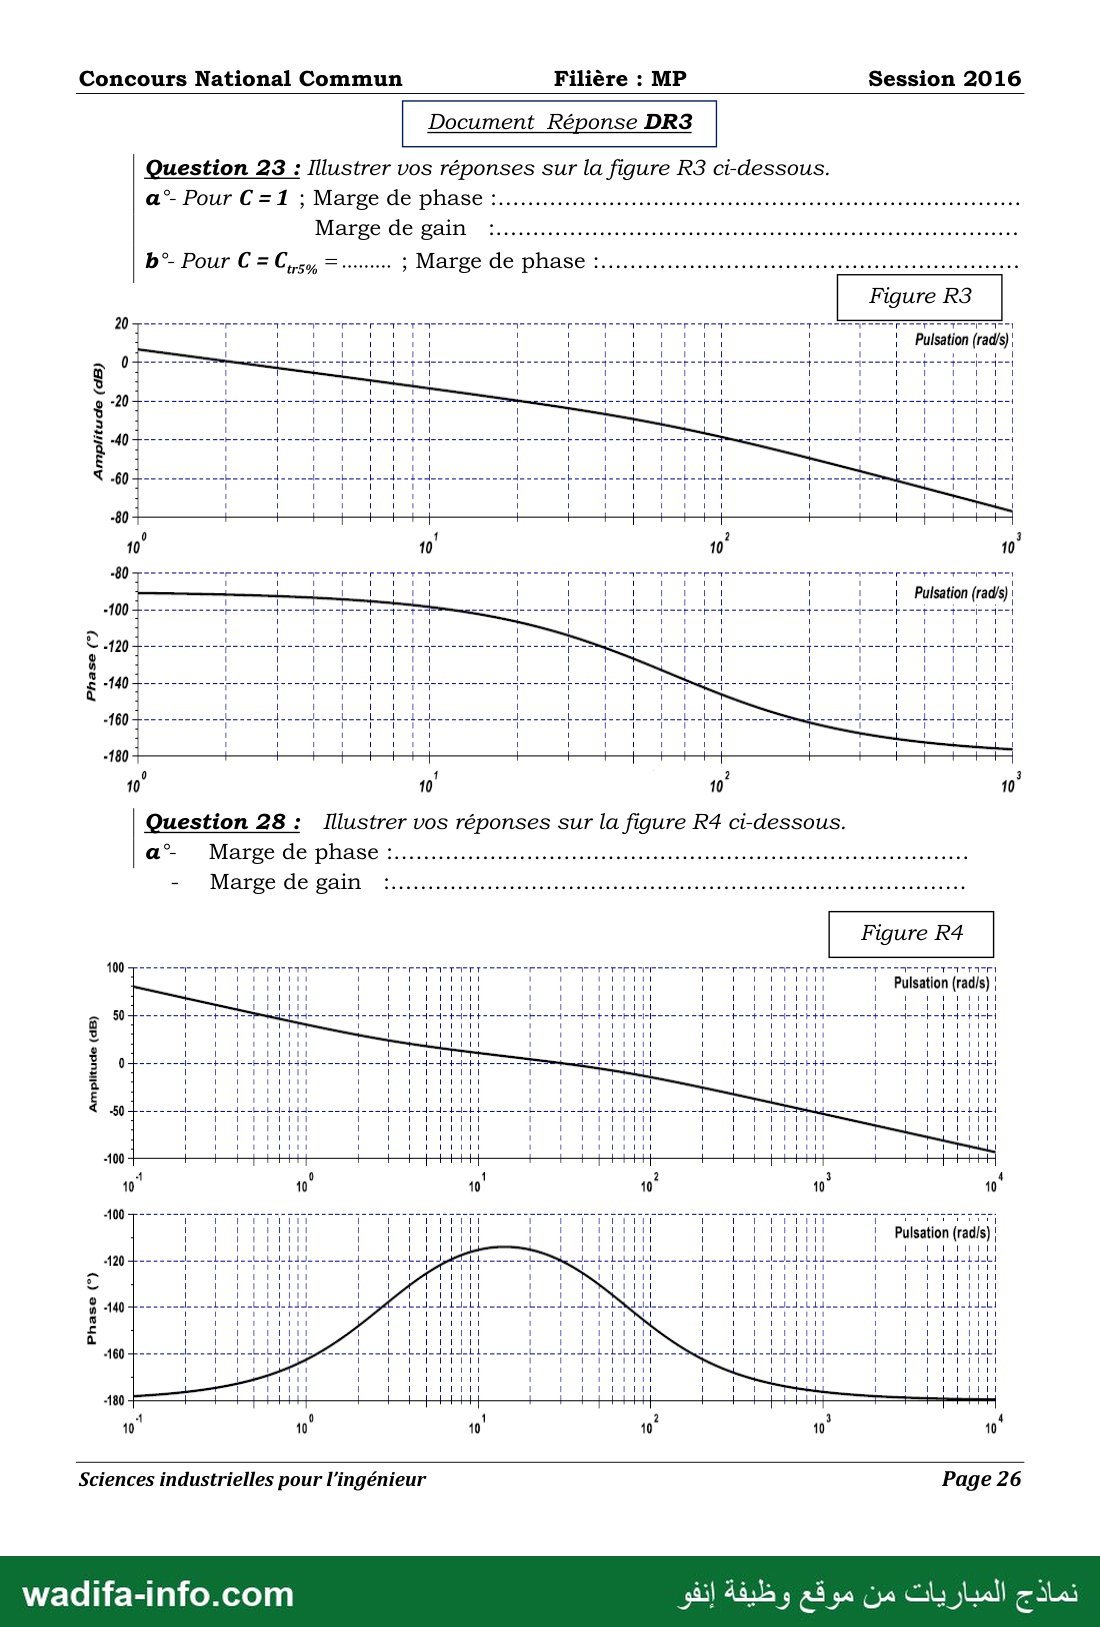
Sur la figure R3 du document réponse DR3 (Page 26), on donne les diagrammes de
Bode de la fonction de transfert en boucle ouverte (F.T.B.O.) non corrigé(C =1).
Question 23 : Voir Document Réponse DR3 (Page 26).
a°-Déterminer puis représenter les marges de phase et de gain non corrigées.
b”- Représenter la marge de phase pour la valeur dec, - Indiquer sa valeur.
Question 24 :
a” En supposant Fr=0, donner l’erreur statique pour un échelon de consigne
d’amplitude F, .
b”- En supposant Fc=0, déterminer l’erreur statique pour un échelon perturbateur
d’amplitude F, .
Question 25 : La correction proportionnelle permet elle de respecter le cahier
des charges ? Voir diagramme 2 des exigences page 4.
Correction proportionnelle intégrale : © (P) ما per
Question 26 :
Déterminer, en utilisant le critère de Routh les conditions surC etT, pour avoir un
système stable.
Sciences industrielles pour l'ingénieur Page 22
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 23 —
Concours National Commun Filière : MP Session 2016
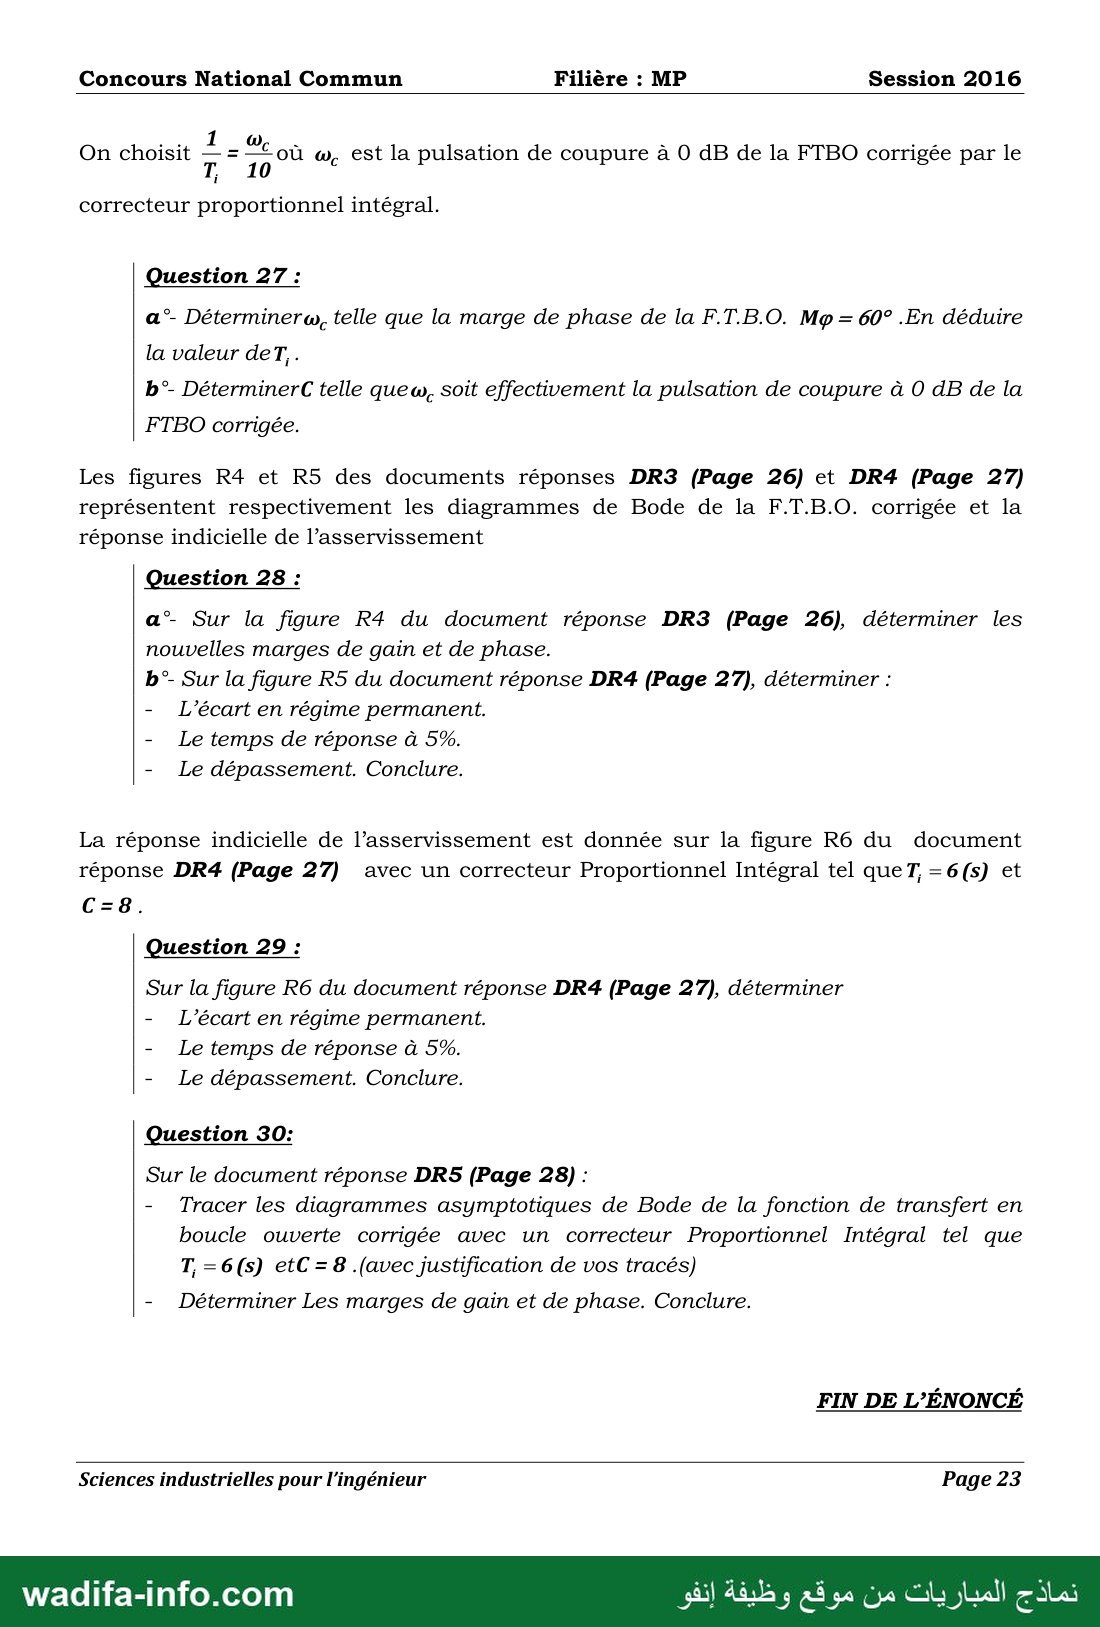
On choisit 34 = où œ, est la pulsation de coupure à O dB de la FTBO corrigée par le
correcteur proportionnel intégral.
Question 27 :
a°- Déterminer, telle que la marge de phase de la F.T.B.O. Me = 60° .En déduire
la valeur deT, .
b°- DéterminercC telle quew, soit effectivement la pulsation de coupure à O dB de la
FTBO corrigée.
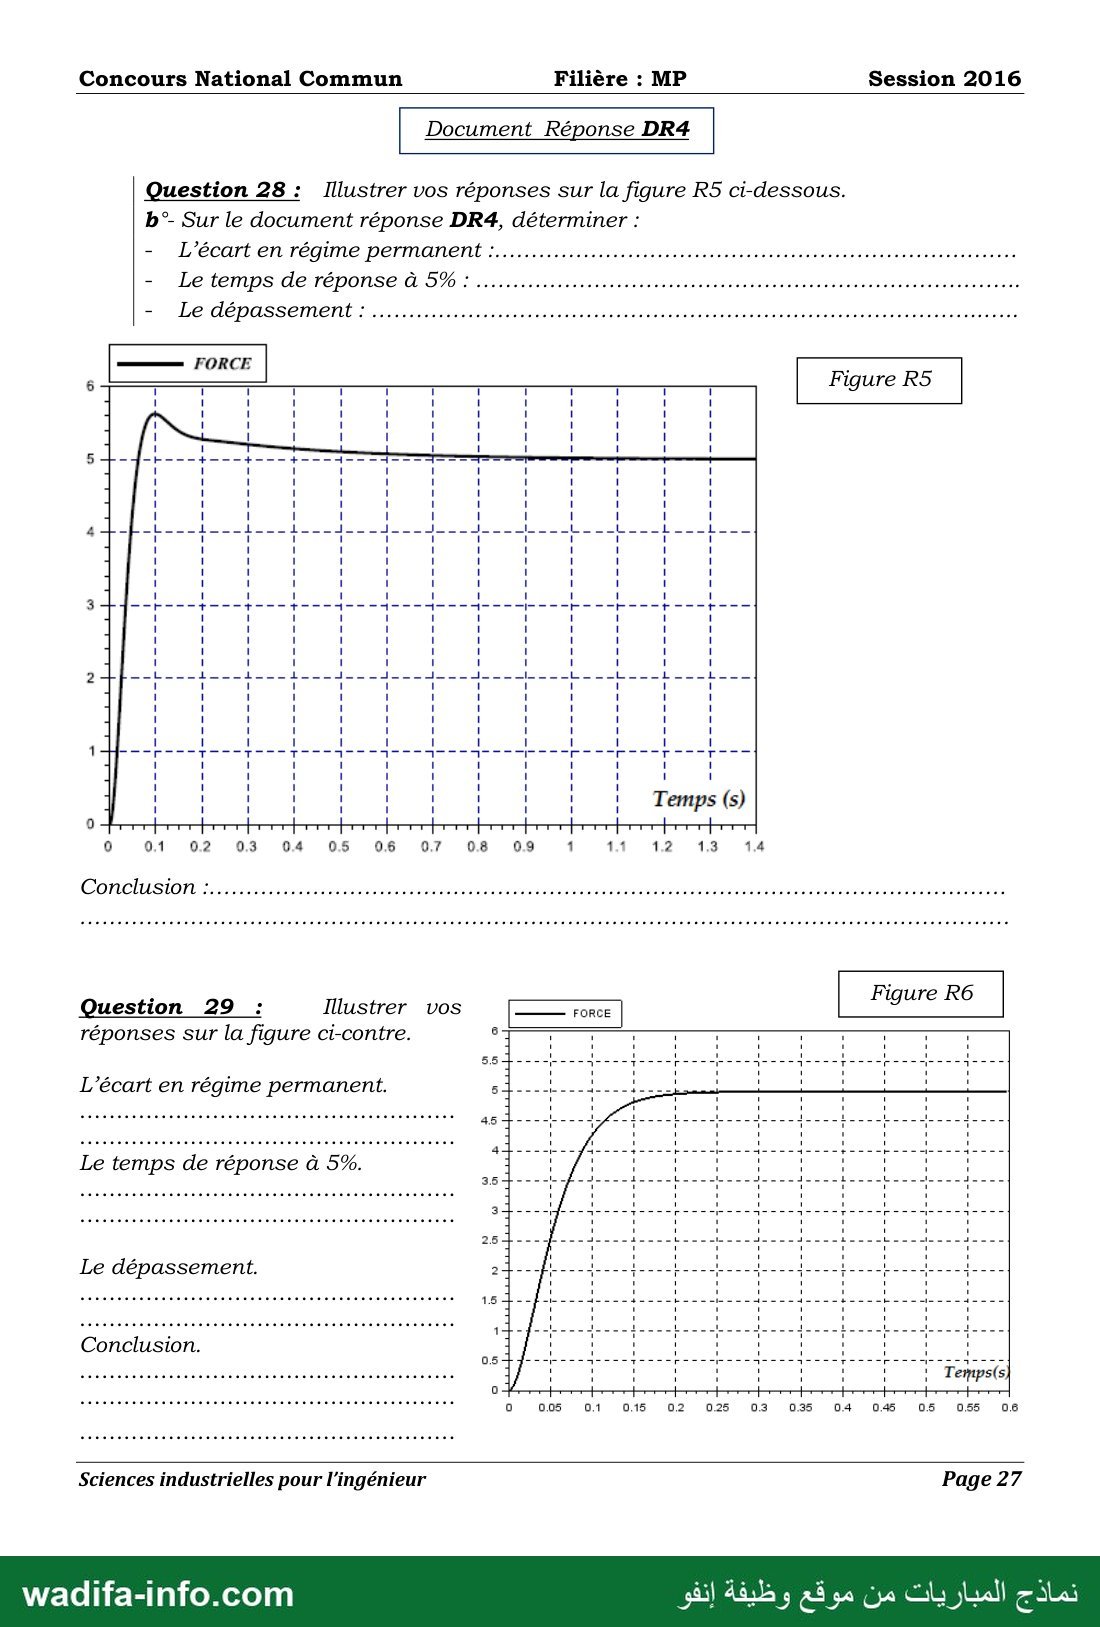
Les figures R4 et R5 des documents réponses DR3 (Page 26) et DR4 (Page 27)
représentent respectivement les diagrammes de Bode de la F.T.B.O. corrigée et la
réponse indicielle de l’asservissement
Question 28 :
a”- Sur la figure R4 du document réponse DR3 (Page 26), déterminer les
nouvelles marges de gain et de phase.
b”- Sur la figure 125 du document réponse DR4 (Page 27), déterminer :
- L’écart en régime permanent.
- Le temps de réponse à 5%.
- Le dépassement. Conclure.
La réponse indicielle de l’asservissement est donnée sur la figure R6 du document
réponse DR4 (Page 27) avec un correcteur Proportionnel Intégral tel queT, =6(s) et
Question 29 :
Sur la figure R6 du document réponse DR4 (Page 27), déterminer
- L’écart en régime permanent.
- Le temps de réponse à 5%.
- Le dépassement. Conclure.
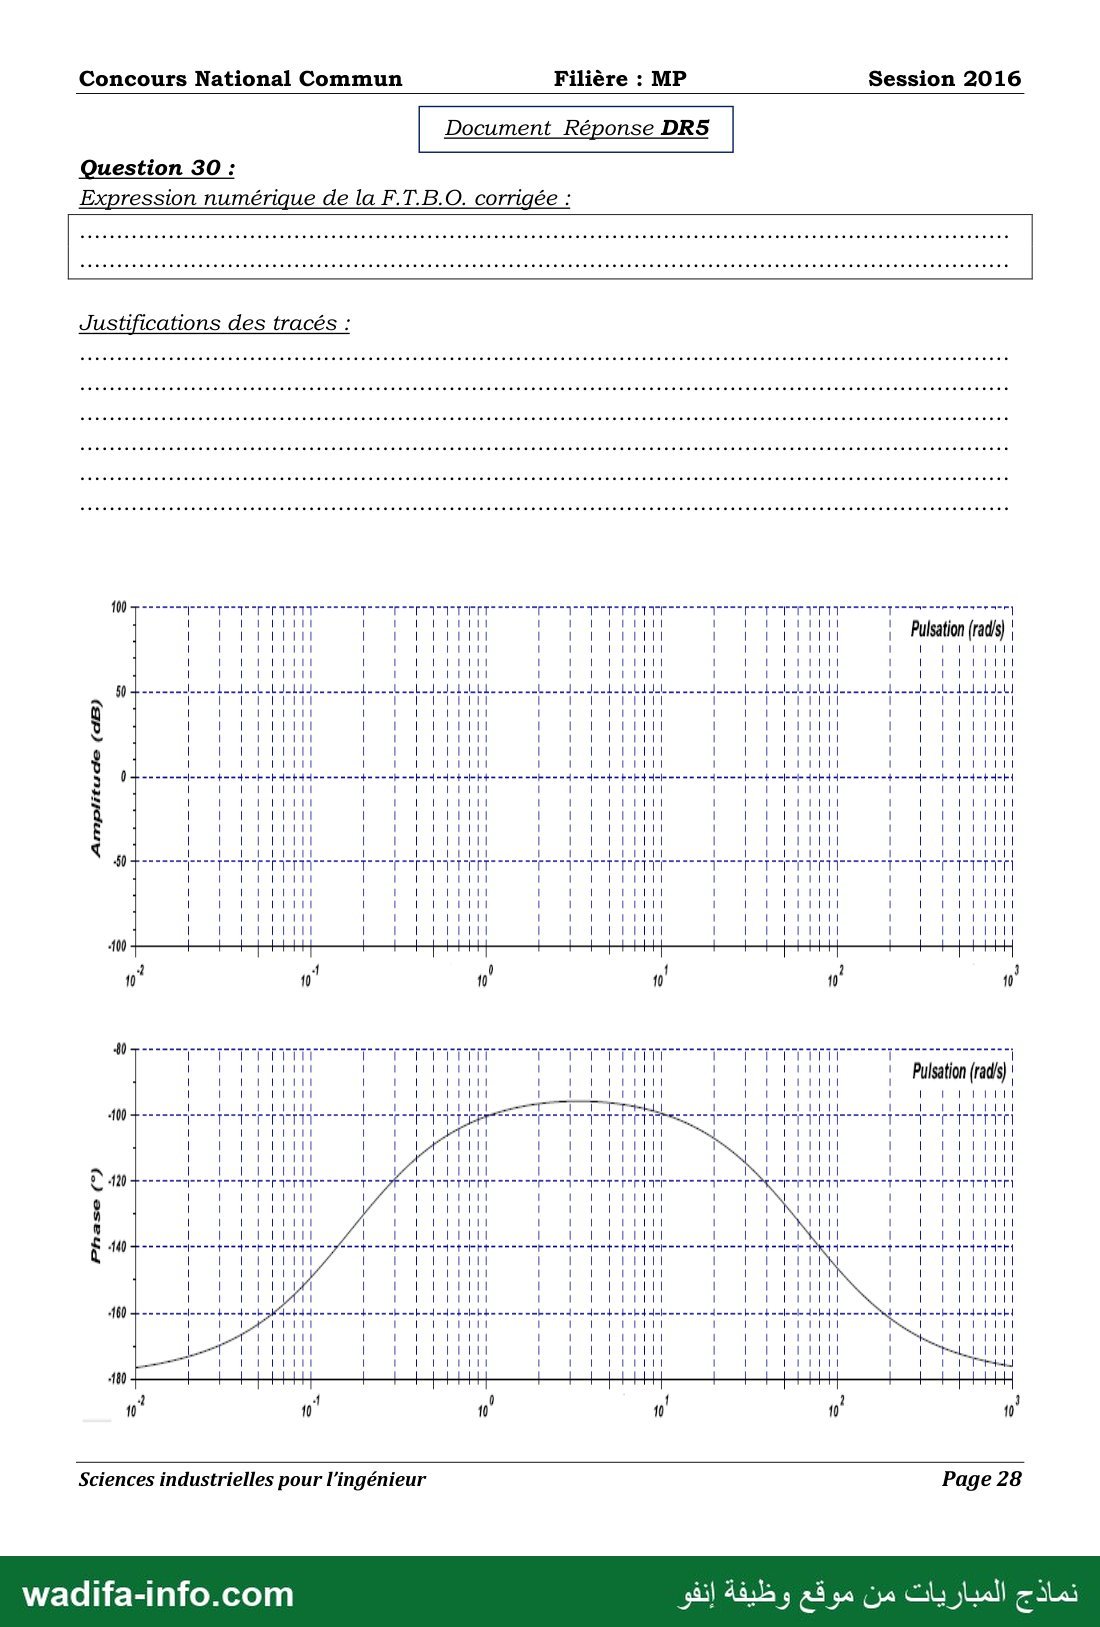
Question 30:
Sur le document réponse DRS (Page 28) :
- Tracer les diagrammes asymptotiques de Bode de la fonction de transfert en
boucle ouverte corrigée avec un correcteur Proportionnel Intégral tel que
T, =6(s) etC = 8 .(avec justification de vos tracés)
- Déterminer Les marges de gain et de phase. Conclure.
FIN DE L’ÉNONCÉ
Sciences industrielles pour l'ingénieur Page 23
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 24 —
Concours National Commun Filière : MP Session 2016
Document Réponse DR1
Echelle : 7812/0 —3(cm)
7 1
0-08
Sciences industrielles pour l'ingénieur Page 24
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 25 —
Concours National Commun Filière : MP Session 2016
Document Réponse DR2
Question 17 : Illustrer vos réponses sur la figure R1.
; à M. Figure R1
On donne ci-contre la reponse indicielle VITESSE SORTIE REDUCTEUR
du moteur réducteur pour un échelon de !
tension d’amplitudeU, =12(V)pour un !ل وي
effort de rappel supposé nul, F. =0.
CC) 8 سا ساس اوس كيزا ساود اس اا
ا ا ل
“él 7777 ا 2 7 ادس 777 7777 وسو لماي + ›= 0.002 0005 0001 00005 0
oom à l’origine
Méthode d’identification :
SiT, ‹‹T,on peut approximer T,comme l'intersection de la tangente au point d'inflexion
de la courbe avec l'axe des abscisses. La valeur de T, +T,est obtenue par l'intersection
de cette tangente avec l'asymptote à l'infini.
ةر توه ةرت | 17-002 Question
ل ا د Question 1 7-b° AL
لمكم ممه مج مما مجم مجم وي م ع ممم معام ص | ردي رق mestron
= بمب
02 018 016 014 012 01 0.08 0.06 0.04 0.02
On donne ci-contre la réponse indicielle du
moteur réducteur pour un échelon d’effort
de traction d’amplitudeF, =53(N) et une
de tension supposé nulle,U, =0.
Question 18 :
Illustrer vos réponses sur la figure R2
0 0.02 0.04 006 0.08 01 012 014 016 0128 02
Sciences industrielles pour l'ingénieur Page 25
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 26 —
3
3
2016
© % دود دج جود ل حودع fa بجا ا و
= دحاج دكات هله ae F › ES RTE EE RENE e 23e = ل 3
يع ا pee ل ا ل ال ل وان و عاج اوج اا ا وه لادج لاود لج ا ا
PR --F--C0d0 7-00 0 MB IDIIIIIIIIIIIIIO 5 . = : 1 1 ا
du mmala mme S وجوج لاج ااا سداد مدلا دايج كا المح : لمجال دحاج 5 بماد أده 5
بم pe اليا بررط اسيل حم سار EP جج ججح داج حاط : : 0 1 H الع r-=
ke iE Ti TÉ = 4 qu ue 3 : 8 ا ا .ا
لاا أ سحا اللا ات :
3 ال قا 1 3 © Le à كر ار لاا
ra a le € 1 E 5 8 ع ااا ا ع
لواحت صا انحا مص ان جبيبدصصددد --|- re = FA at ct fs a 0 fr A .
LOUE À | 41 Ë 8 : انه ل كد ها د رتفا جمد ai عدد تسعد م
E $ ا م ا أ لح : DE Q 19
pecsstesss press = frs = ; ; ! ; ;
رل7 ES ل ل : © ع d0 La ‘buis sé ee د at
ee dés nes aute a ae Da VA : 7 ; ! ; ; ;
er › ااه انمالسا بويج y : Sols Lei SO ; ; ; ; ;
fummmdéirmeata end : دحاجلا هاه اد ححا طاح : 3 ; | ١ y 5
La 0 0 1 1 1 1 | :1 1 1 1 ْ
ms im mn dr 8 ججح : A ' oO : !
١ 1 : ‘ ' 3 ' ‘ : لا د با fous Lust 3
5 دادح ادحا ودح جد : & ا ف pr RCE Ne
: ; ; ; ; : وج لذج - naar IN Eole nef
H : H 1 1 1 1 : ;= م ا 1
أحاواج رج عبج ااه ساوج اله حا loue ب وج جحل وح دأ اجاج حرج لاح ورج حا د 2 3 T x 4
ححا ee beuchiroh fc adess @, : Er ESC SEA E 22e S مالا خدج
A تت د حب الا ل ._- الم ا ب se se الماح لماه اداح sde ااا . ' Li 1 ‘ ‘
ل ا ل 4+ ا : 3 ! noi ل
ددج جا ججح الج حا جح جح name a nm meme : = مح ie né امساح 1 0 7
الما لاا اراز us ات 8q = a D | 0
H ! 1 ; ; : 2 وو او اه مج لأسو الاجم ا د :
ROSE) ال شنا وت حم اسن سا اح سا هم سا SE دا للا انا : /0 ' 0 0 1 '
! ! : ااال اللا 8 ue ا ;
(x T T 1 r . 1 1
are 2522250 2 @ 222222312222322 ; = 1 1 ! ! ! !
HETITEIIIF3TITIATIT ee EEE EEE grrr 1:00 : ; ; ; ; ;
احا لات اانا : ِ dose عات ازا اما الات = نم ده دده + لهت
t = 8 ; ! 3 î = اللاي سد de à ا
= اا صا لمات احا انا ٠ واه ساف لجسي حت سام با مالستسا + …
jee = مجح أي دو جح 1 :. 0 مالالا الات حا ٍ A ل ل
= 1 1 1 1 1 ' 1 1 1 '
©“ ; ل cul eu +5 v ب ولاج وهال هده لاوج وأ حو ا
= 1 1 1 1 1 8 0 = 1 1 1 ! ' 1 1
= 1 1 1 1 ' — تب = ل ذال ححا 7 ل 1 L
Sa | | EN 8 إٍْ ٍ ا ا ا
H 1 1 1 1 H 1 ! H i : Pa
tasses doses 4 .: = = ااا In ,- me TETE ns AE AS Pose ااا اا سو F Tr
جد لأ جد لجدد هد جحححةادجدح لإا د + ا = = وجا 5
و الس حا m8 vert et نحم بحا نا أل جح م حا حا عم اح حدس لد etre eee بح 0 0 1 1 1 ! ' 1 1
S e) الا تت الا سد أ حل سا كر سجس الهاج سح بأل ----]---ا: - | ni 1 ' ' 1 1 1 '
= 7 0 1 1 7 1 1 ّّ : 1 1 "
0 3 تسمه امم سمدم بماد 3 53 | bd !
sm La J = 0 = se hu bi ال سد Le se اسم L d'en ae
" 5 وج ادوج ححا وجا وح أي ود 2 == ; ur du ;
de 3 0 ديا ااه أ ls 9 ; 18 ال ا :
= = ا ا ا ا 3 4 ِ إٍْ : 8 !0 ا :
يدرك ‘ ‘ 1 1 1 1 1 7 0 7 ١ ‘
للا H 1 1 1 1 1 1 1 Le) ! ! | 1
1 نع + إُ : إُ ب ! 1 ىج ل'لببلببب_يلا ىك ببسب لبالب
s s es ses e -s es ses se sesese+- = = + = › 2e = + = + = S
يدرك
(gp) 81007 (.) oseug (ap) opnujduy (.) eseud 2 3
Figure R3
Marge de phase :............….….….rrrresrersasesssssa nana nse sense 0e ; ممساك
Cr5%
b”- Pour C
م متم مه تتم يتفم
اماع افر اما اما اماه سياه لعا تمر ما اومتها اداه مامه لمعيه الم اه املو واه وهاه ومسو مو 113261615173875 : 1
Marge de gain
Illustrer vos réponses sur la figure R3 ci-dessous.
uestion 23
Document Réponse DR3
lon
Sess.
lière : MP
1 Commun
10118
Concours Nat
— صفحة 27 —
نماذج المبار
ات من موقع و
2
9
2
1
2
Page 27
Sciences industrielles pour l'ingénieur
0.35 04 5 05 0,55 06
03
Conclusion.
Le dépassement.
Le temps de réponse à 5%.
وى جا ادها د
احا لاا
الإ د
1
ارما اه لوادت
را ff
1
régime permanen
L’écart en
la figure ci-contre.
29
reponses sur
Figure R6
FORCE
0 Illustrer vos
uestion
EEE EEE اا GE PES امن
Figure R5
FORCE
LOC HÉDESSOONÉ دوه و و7 tennis ae افا تراه امك Re RE EEE EEE
Le temps de réponse Ô 590 لاله ا renier aan tnt rer DRE دواو اواو
Sur le document réponse DR4, déterminer :
régime permanen
L’écart en
Illustrer vos réponses sur la figure RS ci-dessous.
uestion 28
Document Réponse DR4
2016
lon
Sess.
lière : MP
1 Commun
10118
Concours Nat
— صفحة 28 —
نماذج المبار
ات من موقع و
dà أنه
Sciences industrielles pour l'ingénieur
داح
٠١١ ١١
4
1
Lo LUN
1
١ ١
عاد 4
Le) 1 3 0
الها دا الو د د - = 1
وسار لما لما ا لما ا اا اا م
1 1 1 = 1
ترات ا لاا ات اا نات ات ءا :
1 ' ' مح ؛
حورج لاج جد وج دج اد دج رجه ححا يا ال ره
A 3 1 1
انها اا لولاا اج اا سر
1 1 1 1
1 - دودح ححا
ا حرج 0
= 5 ااانا
1 1 1
mt - كا اا
-_ 5 اح ا Fate
- ص ا ل ا
1 A
1 1
r — سافب الس
1
1 1
= جبى › اج = He eds
= دحا حا ا 1
= اح حا 1
م م حل سما حم ل حل اسم لم لس ل سا سق م ا اساسا
1 1 ‘
- و ا ا لا ا ا ا ا اا دس ها
1 1 Q
دحج حورج ججح جح اج هجح =
Er nr se
1 1 1
رج ات را را ا اا اه ----—
mme ee = eee me ااا
= داج داع Es 1 essaient
‘ 1 1
1 1 1
= حتت :حت حت كج ie AS Eu
ااا“ 1 1
de re if اع =
1 1
1 1 1
و ا ار ا ا اد سا سه
1 1 1
A 1 1
1 1 1
اح اح و es رح ال اجا
= مار حمة : دس :لحي حسم رح اح احا لح جب ا mm رس =
3 1
= اح ee es ee Eh
1 1
- ااا ولا اا
1 1
= الا لو اما ا وا لات
ses = = — تاي بت بت
1 1
x 0 0 1
ااا لس == د أت :اح حا حا ا ا
ححا حم احاح اسع سالاد داه ا ااا لمات
s 1 1 1
وجييد لاا الا اوسن الاجم لاا مرج واي ا ل
1 1 1
جح جو جوج دنج حا دوا ب لاح جا ا
2 1 ‘
a = جرح اح حال CS sn ae ir en ie
= 1 0 1
سس ا ا ل ا ااا
1 1 ‘
1 1 1
كرا جح و جاجح جا peter جح حم جاح جع
see ee rer re fe = وتاج اموا مزاج لاا
te 0 ee ee ee re نحت
1 1 1
سات لات اج سان الأ tr ااا ون
ساسا ااال امات ادل ل
1 1 1
1 قّ 1
ee ee ee re
' 0 0
1 1 1
1 1 1
soi 0 ا )لاا وا لاد .”جا اح re
1 1 1
جا ال رج اجرج حا ee ددج اج دجا حرج :جح اجاج الاج
1 1 1
اجاج اوج داج كا اح لو رحب لح أ اح حك وا لح اج رحج الحا
و و ا اا أو وات ات ا ناا تسا ورا لا ا اا سامت
انما ماحم حم ممم ححا سا حأ RE ES
0 0 0
حسم حم لم حي لم مسلا ام حم ا اس ب مله :ل ل 0 اح — كل ا
0 1 1
وذ ا ا ا ا ا أ ا ا ا اا اج ا ا ا اسه
0 H '
0 1 ‘
ES EE
“لدان ساب الات ان سال الال اا ات_ب_ ا تت
1 1
1 1 ‘
LS eve re in سانا الا با داتعا
1 1 1
1 1
0 1 ‘
pe md es ee “ee A سا ات اا سال ا
— بادا بم ا ا — — = ا ل
— اسم سم عنم ايلم الم سبي ايم للم م ع يم ام اكه ام يم يد لس سيم اسم يتم ان د ا اد
1 1 ‘
رجا بإ حو ا ب دو له ادر ا حا حو جح ددر
1 1 ‘
ss ee لح حا : عم حك ) سح اح ححا حك سح حك لح ابزح لح
ee 0 ee ee ee
1 1 1
ré ساس nn شااناالداتالاساك
1 1 1
ا ا ا ا ا ا ا ا ا ا اج دا اسه
0 0 ‘
1 1 '
0 1 ‘
taire نم (“et (“rt “ue
a اه به حا eo جاع
اساسا اللعمالانا لاله اناالا
1 1 1
بواجا جا جز نج جد جا الج اجاج جاده موا زد مادا ماع
سد اح ملحت حأ أ لت لاا ل ee حا كاحت "أ اح
mé a a eee لكا er
: 1 1
انا اساسا ا سات SES ge
1 1 1
سام نات 4%
0 0
NE: ES ES
71 7 0
1 1 ‘
شتا ديت (gp)
Justifications des tracés :
ique de la F.T.B.O. corri
Expression numé
uestion 30
Document Réponse DR5
ion 2016
Sess.
ilière : MP
1 Commun
10118
Concours Nat
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Épreuve de Sciences industrielles pour l'ingénieur du Concours National Commun (CNC) 2016, filière MP, pour l'admission aux grandes écoles d'ingénieurs marocaines. Le support est un robot de stimulation magnétique transcrânienne (TMS). C'est un problème de 30 questions en trois parties :
- Partie I : axe 1 (bielle-manivelle, cinématique, énergétique) ;
- Partie II : axes 2, 3 et 4 (dynamique 3D, frein à manque de courant, train épicycloïdal et Harmonic Drive) ;
- Partie III : régulation en effort de l'axe 4 (identification, boucle de vitesse, correcteurs P et PI).
Le scan est complet (23 pages d'énoncé et les documents réponses DR1 à DR5). Voici une correction méthodologique proposée.
💡 Avant de commencer : la partie III (questions 16 à 30) est la plus « rentable ». Toutes ses valeurs numériques se recoupent avec les courbes fournies, et l'énoncé donne même les résultats intermédiaires (GM, GR, T, K1). Dans les parties I et II, écrivez soigneusement les bases de projection : les vecteurs x∧x3 et x·x3 sont donnés en page 12, utilisez-les.
Partie I : étude de l'axe 1
Question 1 : chaînes d'énergie et d'information (diagramme 3)
- a. Chaîne d'énergie : alimentation électrique, variateur (il distribue l'énergie), moteur Maxon (il convertit), réducteur, système vis-écrou et système bielle-manivelle (ils transmettent et adaptent) jusqu'à l'élément piloté.
- b. Chaîne d'information : codeur incrémental (acquérir), interface homme-machine (acquérir les consignes, communiquer) et carte de commande (traiter). La carte envoie ses ordres au variateur.
Question 2 : cinématique
- a. Graphe de structure :
- entre 0 et 11 : pivot d'axe (A, x) ;
- entre 11 et 12 : hélicoïdale d'axe (B, x), de pas p ;
- entre 12 et 0 : glissière de direction x ;
- entre 12 et 13 : pivot d'axe (B, z) ;
- entre 13 et 14 : pivot d'axe (C, z) ;
- entre 14 et 0 : pivot d'axe (O, z).
- b. Fermeture cinématique en C. On écrit V(C,14/0) = V(C,14/13) + V(C,13/12) + V(C,12/0), avec V(C,14/13) = 0. Cela donne θ̇ z∧[(R+dx)x14 − dy y14] = ẋ x + α̇L y13. En projection :
sur x : θ̇[−(R+dx) sin θ + dy cos θ] = ẋ − α̇L sin α
sur y : θ̇[(R+dx) cos θ + dy sin θ] = α̇L cos α
L'équation des rotations sur z donne en plus ω14/13 = θ̇ − α̇. - c. Fermeture géométrique : OA + AB + BC + CO = 0, soit −e y + x x + L x13 − (R+dx)x14 + dy y14 = 0. En projection :
sur x : x + L cos α − (R+dx) cos θ − dy sin θ = 0
sur y : −e + L sin α − (R+dx) sin θ + dy cos θ = 0 - d. Pour la liaison hélicoïdale, on a ẋ = ± p·ω11/(2π) ; le signe dépend du sens de rotation (hélice à droite). Avec ω11 = k·Nmot = 6930/4,3 = 1611,6 tr/min, soit 26,86 tr/s : |ẋ| = 5 × 26,86 ≈ 134,3 mm/s. C'est bien la valeur donnée dans la question 3.
Question 3 : construction graphique (DR1, θ = −20°)
- a. V(B,12/0) est porté par x, vers le bas (ẋ < 0), et vaut 134,3 mm/s. On le représente par une flèche de 3 cm issue de B.
- b. 14 est en rotation autour de O, donc V(C,14/0) est perpendiculaire à OC.
- c. Méthode : on utilise l'équiprojectivité sur la bielle 13, V(B)·BC = V(C)·BC, ou bien le CIR de 13. Ce CIR est à l'intersection de la droite (OC) et de la perpendiculaire à V(B) menée par B.
- Longueurs : |OC| = √(535² + 96²) ≈ 543,5 mm, et α ≈ 38,1° à cette position.
- Résultat : V(C) ≈ 114 mm/s (environ 2,5 cm à l'échelle), dirigé vers le bas et la droite.
- On en déduit |θ̇| = V(C)/OC ≈ 0,209 rad/s ≈ 12 °/s, avec θ décroissant.
Question 4 : comparaison avec la simulation
Sur la figure 3, pour θ = −20°, on lit environ 15 °/s, alors que le calcul donne 12 °/s. L'allure est la même (la vitesse angulaire croît quand |θ| augmente), mais l'écart, d'environ 20 %, dépasse l'imprécision habituelle d'une construction graphique. Vérifiez votre lecture de la courbe. Conclusion prudente : le modèle est validé qualitativement, et la valeur exacte simulée reste à recouper.
Question 5 : énergétique de Σ
- a. On pose λ = kp/(2π), avec p en mètres, de sorte que ẋ = λωm. Alors T(Σ1/R0) = ½[(Jm + Jr)ωm2 + J11k2ωm2 + M12ẋ2].
- b. La bielle a un mouvement plan : V(G13) = ẋ x + (L/2)α̇ y13. Comme l'inertie est donnée en B : T(13/R0) = ½M13(ẋ2 − Lẋα̇ sin α) + ½J13α̇2.
- c. L'élément 14 tourne autour de l'axe fixe (O, z) : T(14/R0) = ½(J14 + M14R2)θ̇2 (Huygens).
- d. Puissances intérieures : les liaisons pivots, glissière et pivots de la bielle sont parfaites, donc de puissance nulle. Il reste les pertes du réducteur et de la liaison vis-écrou : Pint = −(1 − ηr)Pentrée réd − (1 − ηv)Pentrée vis.
- e. Puissances extérieures :
- couple moteur (stator lié à 0) : Cmωm ;
- rappel : Frappel·ẋ ;
- pesanteur : −g[M12ẋ + M13(ẋ − (L/2)α̇ sin α) − M14Rθ̇ sin θ] ;
- liaisons avec 0 : puissance nulle (parfaites).
Question 6 : configuration la plus défavorable (θ = −90°, α ≈ 0)
- a. On reporte dans les équations de la question 2 :
- la projection sur x donne θ̇(R + dx) = ẋ, d'où θ̇ = ẋ/e ;
- la projection sur y donne −dy·θ̇ = α̇L, d'où α̇ = −dy·ẋ/(eL).
Jéq = Jm + Jr + k2J11 + λ2[M12 + M13 + J13dy2/(e2L2) + (J14 + M14R2)/e2]. - b. On applique le théorème de l'énergie cinétique, avec en θ = −90° : ẋG14 = Rθ̇ = (R/e)ẋ. Les pertes sont modélisées par un rendement global ηrηv appliqué à la puissance transmise (approximation). On obtient :
Cm ≈ [Jéqω̇m + λg(M12 + M13 + M14R/e) − λFrappel]/(ηrηv).
Partie II : axes 2, 3 et 4
Question 7 : torseurs cinétiques en O
On a Ω(3/0) = θ̇2x2 + θ̇3z2, ce qui s'écrit dans la base 3 : θ̇2cos θ3 x3 − θ̇2sin θ3 y3 + θ̇3 z3. Le point O est fixe dans R0.
- a. Solide 3 :
résultante : M3V(G3) = M3R(θ̇3y3 + θ̇2sin θ3 z3) ;
moment : σ(O,3/0) = A3θ̇2cos θ3 x3 − B3θ̇2sin θ3 y3 + C3θ̇3 z3. - b. Solide 4 :
résultante : M4V(E) = M4[λ̇ x3 + λ(θ̇3y3 + θ̇2sin θ3 z3)] ;
moment, avec σ(O) = σ(E) + OE∧M4V(E) : σ(O,4/0) = A4θ̇2cos θ3 x3 − (B4 + M4λ2)θ̇2sin θ3 y3 + (C4 + M4λ2)θ̇3 z3.
Question 8 : stratégie d'isolement
| Effort | Ensemble isolé | Théorème | Justification |
|---|---|---|---|
| CM2 | {2 + 3 + 4} | TMD en O, projeté sur x1 | La pivot 2/1 d'axe (O, x1) parfaite ne transmet aucun moment sur x1. Les liaisons 3/2 et 4/3 deviennent intérieures. |
| CM3 | {3 + 4} | TMD en O, projeté sur z2 | La pivot 3/2 d'axe (O, z2) ne transmet aucun moment sur z2. La glissière 4/3 et le rappel sont intérieurs. |
| FM4 | {4} | TRD, projeté sur x3 | La glissière 4/3 de direction x3 ne transmet aucune force selon x3. |
Question 9 : équation de l'axe 4
La composante utile de l'accélération est a(E/0)·x3 = λ̈ − λ(θ̇32 + θ̇22sin2θ3). On l'obtient par d(V·x3)/dt − V·dx3/dt. Le rappel FR est compté positivement selon +x3, vers l'extérieur de la tête. On obtient :
M4[λ̈ − λ(θ̇32 + θ̇22sin2θ3)] = FM4 + FR − f4λ̇ − M4g(cos θ1cos θ3 − sin θ1cos θ2sin θ3).
Question 10 : équation de l'axe 3 (λ = λmax)
On a dz2/dt = −θ̇2y2, donc δ(O)·z2 = C34θ̈3 + (A34 − B34)θ̇22sin θ3cos θ3. Le moment du poids en O vaut M34gR34(x∧x3)·z3. D'où :
C34θ̈3 + (A34 − B34)θ̇22sin θ3cos θ3 = CM3 − f3θ̇3 + M34gR34(cos θ1sin θ3 + sin θ1cos θ2cos θ3).
Question 11 : frein de l'axe 2 (axes à l'arrêt)
- a. On isole {2 + 3 + 4} et on écrit le TMS en O projeté sur x1. Le poids de 2 passe par O. La composante x2 de x∧x3 vaut −sin θ1sin θ2sin θ3. On trouve : Cf2 = g(M3R + M4λmax) sin θ1sin θ2sin θ3.
- b. Le cas le plus défavorable correspond à |sin θ1sin θ2sin θ3| = 1 (angles de ±90°, si l'espace de travail les autorise). On a alors Cf2 max = g(M3R + M4λmax).
Question 12 : couple du frein
Le frein est placé sur l'arbre d'entrée du Harmonic Drive (wave generator), en aval du renvoi conique. En statique, Cfrein = ρ·Cf2 = Cf2/100. Si l'on tient compte du rendement quand la charge entraîne (puissance remontant vers l'entrée), on obtient Cfrein = ηρCf2 = 0,009·Cf2. Par sécurité, on dimensionne avec ρCf2.
Question 13 : frein à manque de courant
- a. On a V(M, Wg/S) = ω x2∧r u = rω v. D'après la loi de Coulomb, en glissement, la densité tangentielle s'oppose à cette vitesse et vaut f fois la pression : tM(S→Wg) = −fP v (pour ω > 0).
- b. On calcule MO·x2 = ∫∫ (r u ∧ (−fP v))·x2 r dr dθ, avec u∧v = x2. Pour une pression P uniforme : Cf2 = (2π/3)fP(Re3 − Ri3). Avec l'effort presseur N = Pπ(Re2 − Ri2), cela s'écrit C = (2/3)fN(Re3 − Ri3)/(Re2 − Ri2).
Question 14 : train épicycloïdal
D'après la figure 9, Z0 (fixe) engrène avec Z2a, et Z2b engrène avec Z1 (sortie). Les deux engrenages sont intérieurs, donc la raison est positive. Formule de Willis : (ω1 − ωps)/(0 − ωps) = (Z0/Z2a)(Z2b/Z1) = (66/20)(30/100) = 0,99. On en déduit ωAs/ωAm = 1 − 0,99 = 1/100.
Question 15 : Harmonic Drive
- a. Le roulement sans glissement en I s'écrit V(I,Fs/0) = 0. Avec V(H) = rωWg zWg et HI = RF yWg, cela donne rωWg + RFωFs = 0. Or r = RC − RF, donc ωFs/ωWg = −(ZCS − ZFS)/ZFS.
- b. Avec ZCS − ZFS = 2 et un rapport de 1/100 : ZFS = 200 dents et ZCS = 202 dents. La sortie tourne en sens inverse de l'entrée.
- Intérêt : on obtient le même rapport 1/100 qu'avec le train épicycloïdal, mais en un seul étage de trois pièces. Le réducteur est compact, léger et coaxial. Il n'a pratiquement pas de jeu, car de nombreuses dents sont en prise, ce qui donne une grande précision et un couple élevé. Il assure en plus la fonction de liaison pivot de l'axe 2. Tout cela est essentiel pour un robot médical, et son rendement de 0,9 reste bon.
Partie III : régulation en effort de l'axe 4
Question 16 : modèle moteur et réducteur
a. On réduit le schéma de la figure 12, avec D(p) = (R + Lp)(f + Iéqp) + k2 :
- Am(p) = Kredk/D(p) et AF(p) = Kred2Rp(R + Lp)/D(p) ;
- gains statiques : KM = Kredk/(Rf + k2) et KR = Kred2RpR/(Rf + k2) ;
- constante de temps du numérateur : τ = L/R ;
- pulsation propre : ωn = √((Rf + k2)/(LIm)) ;
- amortissement : z = (RIm + Lf)/(2√(LIm(Rf + k2))).
Applications numériques, avec Rf + k2 = 1,293·10−3 : KM ≈ 0,104 (rad/s)/V, KR ≈ 9,4·10−4 (rad/s)/N, τ ≈ 1,3·10−4 s, ωn ≈ 651 rad/s et z ≈ 5,9.
b. En régime permanent : ωréd = KMU0 − KRFr0.
Question 17 : identification (figure R1)
- a. Le zoom montre une tangente horizontale à l'origine et un point d'inflexion : le système est d'ordre 2. Il n'y a pas de dépassement, donc z ≥ 1 et les deux pôles sont réels. On peut écrire KM/[(1 + T1p)(1 + T2p)]. Les pôles valent ωn(−z ± √(z2 − 1)), soit environ −55 et −7600 s−1.
- b. Hypothèse : T1 ≪ T2. Le pôle électrique est très rapide, on le néglige et on garde le pôle dominant (TM ≈ T1 + T2 ≈ T2).
- c. Valeur finale : environ 1,23 rad/s, d'où KM ≈ 1,23/12 ≈ 0,10 (rad/s)/V. À 63 % (0,78 rad/s), on lit TM ≈ 0,018 s, ce qui est cohérent avec 1/55 s.
Question 18 : réponse à l'effort de rappel (figure R2)
Valeur finale : environ −0,049 rad/s pour 53 N, d'où KR ≈ 9,3·10−4 (rad/s)/N et TM ≈ 0,018 s (même constante de temps). Pour U0 = 12 V et Fr = 53 N : ωréd ≈ 1,23 − 0,05 ≈ 1,18 rad/s.
Question 19 : boucle de vitesse
- a. Bm(p) = [KAKM/(1 + KAKmotKM)] / [1 + TMp/(1 + KAKmotKM)] et BF(p) = [KR/(1 + KAKmotKM)] / [1 + TMp/(1 + KAKmotKM)].
- b. En régime permanent, ωréd∞ = (KAKMU0 − KRFr0)/(1 + KAKmotKM). La boucle divise l'effet de la perturbation et la constante de temps par 1 + KAKmotKM : le moteur devient plus rapide et moins sensible au rappel. On compense la baisse du gain sur U par KA.
- c. Avec KA = 1 et Kmot = 2 : 1 + 2 × 0,103 ≈ 1,21. On retrouve Bm ≈ 0,086/(1 + 0,015p) et BF ≈ 7,8·10−4/(1 + 0,015p), les valeurs de l'énoncé.
Question 20 : mise à retour unitaire
- a. Avec Kc = KF, l'écart KcFc − KFF est nul lorsque F = Fc : l'adaptateur doit avoir le même gain que le capteur.
- b. On factorise KF : l'écart vaut KF(Fc − F), et on fait passer KF dans la chaîne directe. On obtient ainsi un retour unitaire avec H1 = KFBmRprKT/p et une perturbation ramenée H2 = BF/(KFBm).
- c. K1 = KFGMRprKT = 1 × 0,086 × 0,005 × 5000, soit K1 = 2,15 s−1. K2 = GR/(KFGM) = 7,8·10−4/0,086, soit K2 ≈ 9,1·10−3.
Questions 21 à 25 : correcteur proportionnel
- Q21 : HBO = CK1/[p(1 + Tp)], de gain KBO = CK1, de classe 1 et d'ordre 2.
- Q22 : la boucle fermée est un second ordre, avec z = 1/(2√(CK1T)). La réponse la plus rapide sans dépassement correspond à z = 1, d'où C = 1/(4K1T) = 1/(4 × 2,15 × 0,015) ≈ 7,75.
- Q23 : on lit les marges sur la figure R3.
- a. Pour C = 1, le gain passe à 0 dB vers ω ≈ 2,1 rad/s, où la phase vaut −92° : Mφ ≈ 88°. La phase ne franchit jamais −180°, donc MG infinie.
- b. Pour C = 7,75, la courbe de gain est translatée de +17,8 dB. La pulsation de coupure devient ωc ≈ 16 rad/s et Mφ ≈ 76°.
- Q24 : a. La FTBO est de classe 1, donc εs = 0 vis-à-vis de la consigne. b. Aucune intégration n'est placée avant la perturbation. On trouve F∞ = −K2Fr0/C, d'où εp = K2Fr0/C ≠ 0. Pour Fr0 = 53 N et C = 7,75, cela fait environ 0,06 N.
- Q25 : le correcteur P assure un dépassement nul, MG > 12 dB, Mφ ≥ 60° et un temps de réponse t5% ≈ 4,75/ωn ≈ 0,14 s < 0,2 s. En revanche, l'erreur statique n'est pas nulle à cause du rappel permanent. Le cahier des charges n'est pas respecté.
Questions 26 à 30 : correcteur PI
- Q26 : l'équation caractéristique s'écrit TiTp3 + Tip2 + CK1Tip + CK1 = 0. Le critère de Routh donne C > 0 et Ti > T = 0,015 s.
- Q27 : on impose la marge de phase, puis le gain.
- a. Avec Tiωc = 10, on a Mφ = arctan(10) − arctan(Tωc) = 84,3° − arctan(0,015ωc). Pour Mφ = 60°, il faut arctan(0,015ωc) = 24,3°, d'où ωc ≈ 30 rad/s et Ti = 10/ωc ≈ 0,33 s.
- b. On écrit |HBO(jωc)| = 1 : CK1√101/(Tiωc2√(1 + 0,204)) = 1, d'où C ≈ 15,3.
- Q28 : a. Sur la figure R4, le gain passe à 0 dB vers 30 rad/s, où la phase vaut environ −120° : Mφ ≈ 60°. La phase reste au-dessus de −180°, donc MG infinie. b. Sur la figure R5 : écart permanent nul (5 N atteints), dépassement d'environ 13 % (pic à environ 5,65 N vers 0,1 s) et t5% ≈ 0,2 s (entrée tardive dans la bande 4,75 à 5,25 N, à cause de la traîne du pôle lent). Conclusion : le dépassement est interdit par le cahier des charges et le temps de réponse est limite. Ce réglage n'est pas satisfaisant.
- Q29 (figure R6, Ti = 6 s, C = 8) : écart nul, aucun dépassement, t5% ≈ 0,14 s (4,75 N atteints vers 0,14 s). Toutes les exigences de performance sont respectées.
- Q30 : la FTBO corrigée vaut HBO = 17,2(1 + 6p)/[6p2(1 + 0,015p)] = 2,87(1 + 6p)/[p2(1 + 0,015p)].
- Asymptotes de gain : pente de −40 dB/déc avant 1/6 ≈ 0,17 rad/s (environ 40 dB à 0,17 rad/s). Pente de −20 dB/déc de 0,17 à 66,7 rad/s, avec un passage à 0 dB vers 17 rad/s. Pente de −40 dB/déc au-delà de 66,7 rad/s.
- Phase : −180° + arctan(6ω) − arctan(0,015ω). Elle remonte jusqu'à environ −97° vers 1 à 3 rad/s, puis redescend vers −180°.
- Marges : ωc ≈ 16,7 rad/s et phase ≈ −104,6°, d'où Mφ ≈ 75°. La phase n'atteint −180° qu'à l'infini, donc MG infinie.
💡 À retenir pour le CNC MP (SII) : la lecture des diagrammes SysML (req, ibd, bdd) et le tri entre chaîne d'énergie et chaîne d'information ; les fermetures géométrique et cinématique, l'équiprojectivité et le CIR ; la liaison hélicoïdale (ẋ = pω/2π) ; l'énergie cinétique, l'inertie équivalente et le théorème de l'énergie cinétique ; le choix « ensemble isolé, théorème, projection » pour faire apparaître un seul effort inconnu ; le couple de freinage d'un disque (Coulomb, intégrale en r2) ; la formule de Willis et le principe du Harmonic Drive (ZCS − ZFS = 2) ; l'identification d'un premier ou d'un second ordre et le pôle dominant ; l'effet d'une boucle interne de vitesse ; la position de l'intégrateur par rapport à la perturbation, le critère de Routh et le réglage d'un PI par la marge de phase.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1735/نموذج-المباراة-الوطنية-المشتركة-CNC-2016-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
