
نموذج المباراة الوطنية المشتركة CNC 2011: علوم المهندس - شعبة MP لولوج مدارس المهندسين
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2011)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2011
- عدد الصفحات
- 27
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
Concours National Commun Session :2011
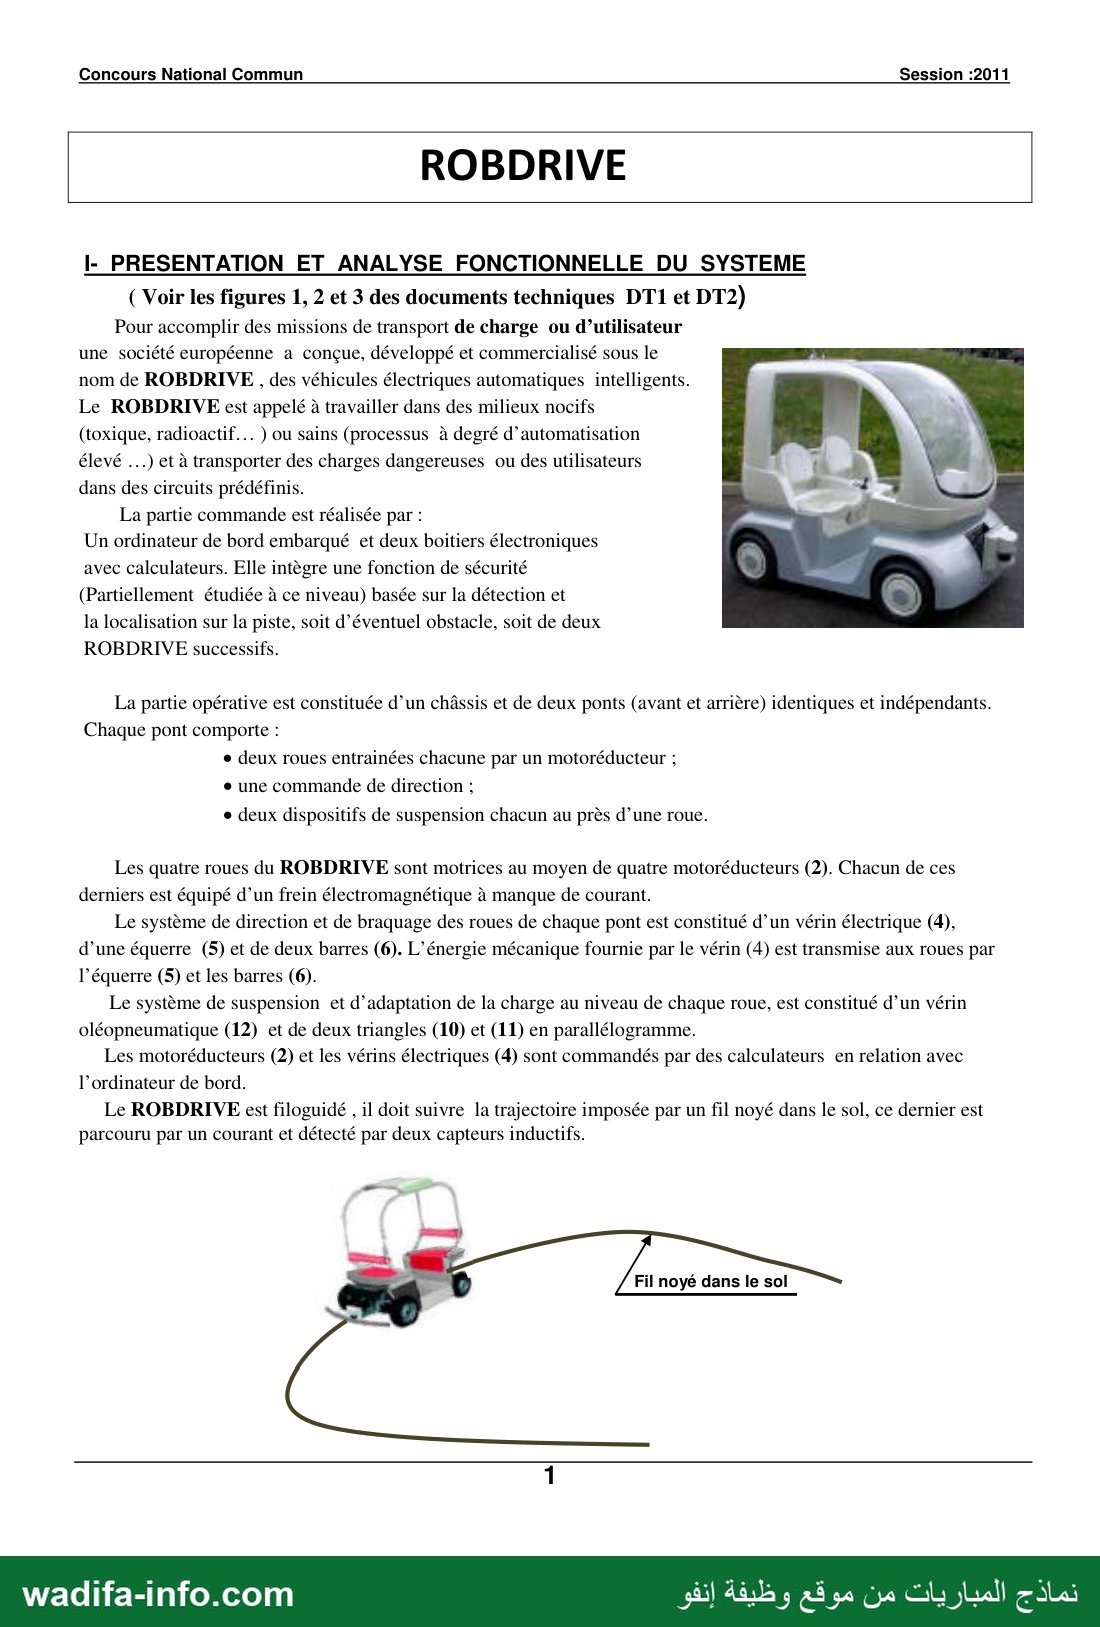
ROBDRIVE
|- PRESENTATION ET ANALYSE FONCTIONNELLE DU SYSTEME
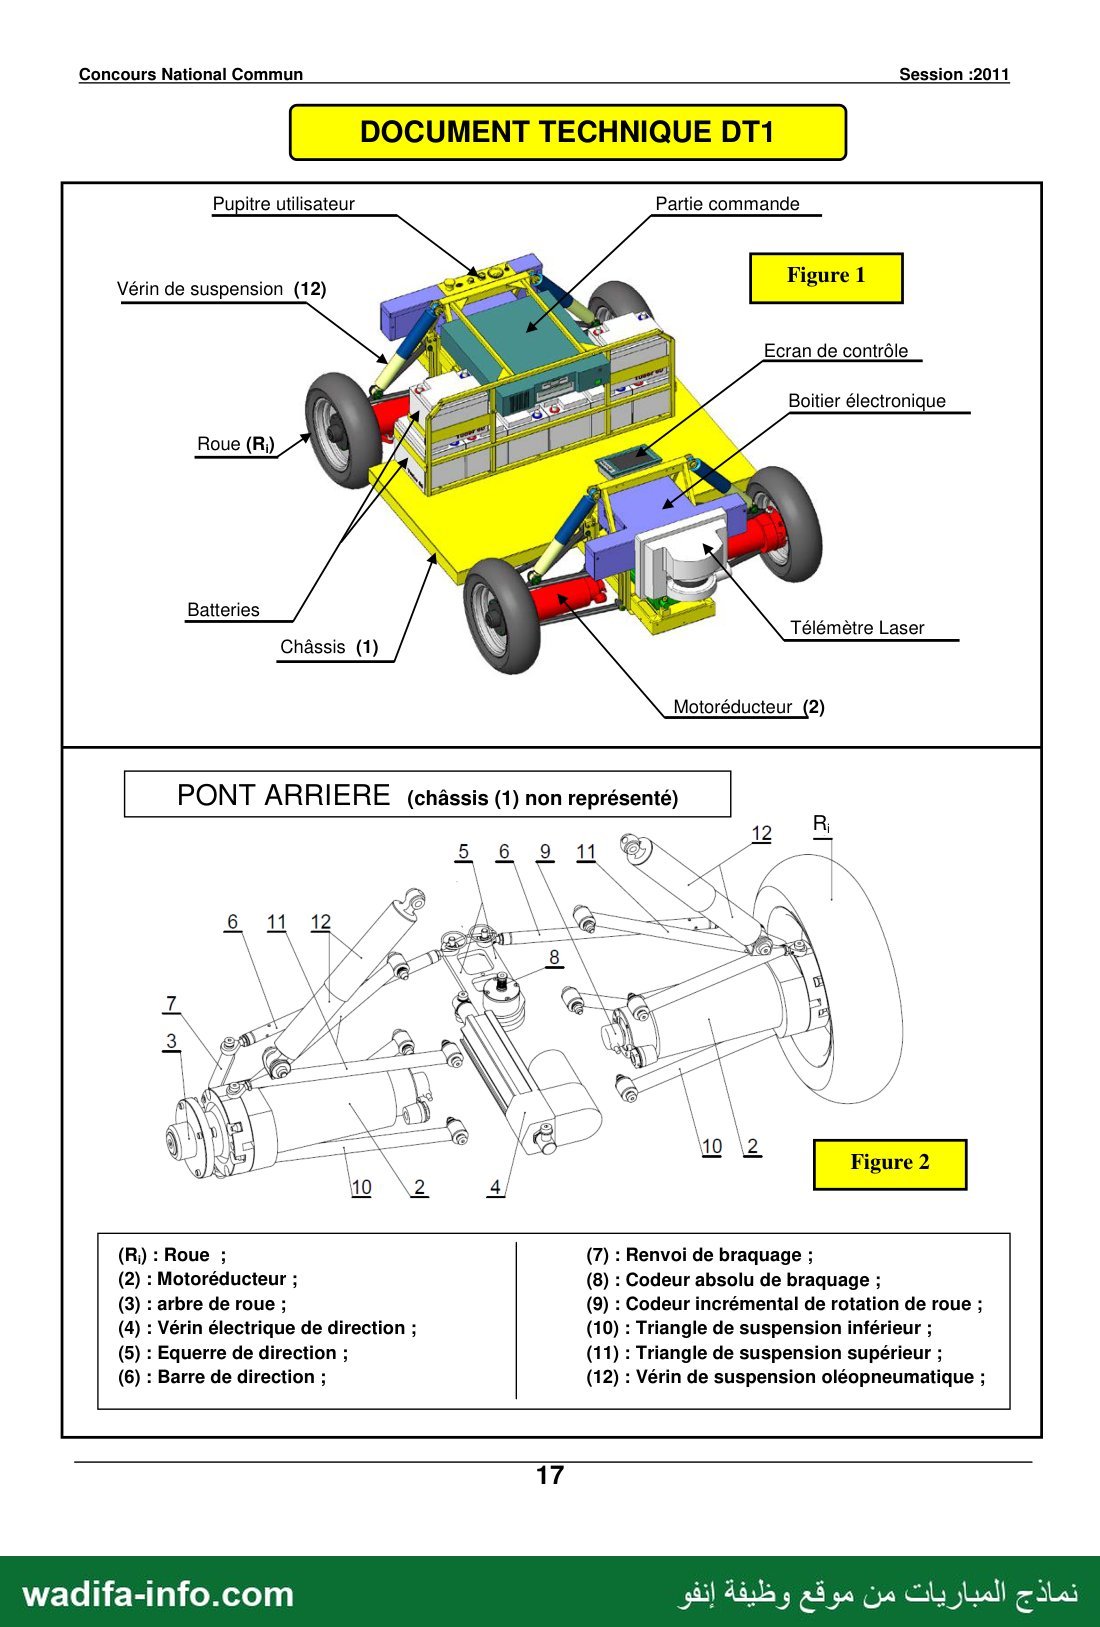
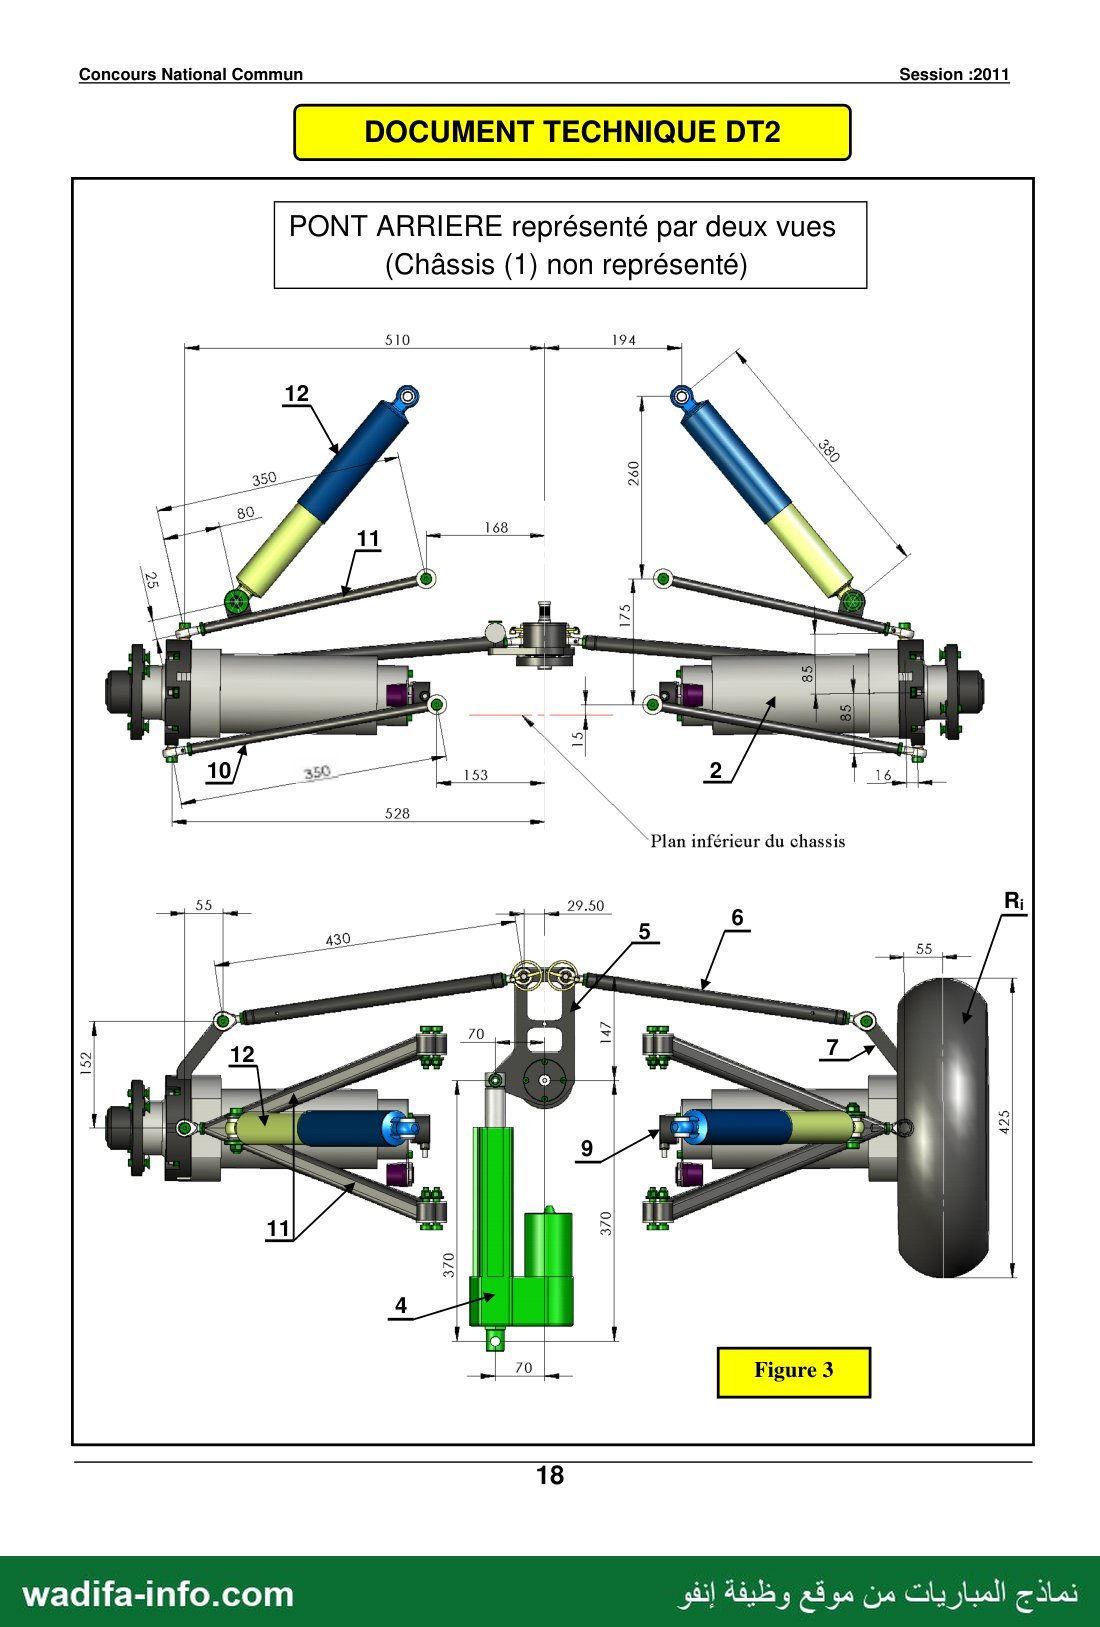
( Voir les figures 1, 2 et 3 des documents techniques DT1 et DT2)
Pour accomplir des missions de transport de charge ou d’utilisateur
une société européenne a conçue, développé et commercialisé sous le
nom de ROBDRIVE , des véhicules électriques automatiques intelligents.
Le ROBDRIVE est appelé à travailler dans des milieux nocifs
(toxique, radioactif. ) ou sains (processus à degré d’automatisation
élevé …) et à transporter des charges dangereuses ou des utilisateurs
dans des circuits prédéfinis.
La partie commande est réalisée par :
Un ordinateur de bord embarqué et deux boitiers électroniques
avec calculateurs. Elle intègre une fonction de sécurité
(Partiellement étudiée à ce niveau) basée sur la détection et
la localisation sur la piste, soit d’éventuel obstacle, soit de deux
ROBDRIVE successifs.
La partie opérative est constituée d’un châssis et de deux ponts (avant et arrière) identiques et indépendants.
Chaque pont comporte :
e deux roues entrainées chacune par un motoréducteur ;
e une commande de direction ;
e deux dispositifs de suspension chacun au près d’une roue.
Les quatre roues du ROBDRIVE sont motrices au moyen de quatre motoréducteurs (2). Chacun de ces
derniers est équipé d’un frein électromagnétique à manque de courant.
Le système de direction et de braquage des roues de chaque pont est constitué d’un vérin électrique (4),
d’une équerre (5) et de deux barres (6). L'énergie mécanique fournie par le vérin (4) est transmise aux roues par
l’équerre (5) et les barres (6).
Le système de suspension et d'adaptation de la charge au niveau de chaque roue, est constitué d’un vérin
oléopneumatique (12) et de deux triangles (10) et (11) en parallélogramme.
Les motoréducteurs (2) et les vérins électriques (4) sont commandés par des calculateurs en relation avec
l’ordinateur de bord.
Le ROBDRIVE est filoguidé , il doit suivre la trajectoire imposée par un fil noyé dans le sol, ce dernier est
parcouru par un courant et détecté par deux capteurs inductifs.
Fil noyé dans le sol
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Session :2011
La mesure et la détection des différents paramètres de navigation sont assurées par :
e un télémètre à balayage laser qui mesure :
= la distance d'approche et la direction d’un éventuel obstacle,
= l’inter-distance entre deux véhicules successifs et l’angle formé par les deux axes
longitudinaux de ces véhicules.
quatre codeurs incrémentaux qui mesurent les vitesses de rotation de chaque roue.
deux codeurs absolus (un pour chaque pont) qui mesurent les angles de braquage des roues.
un GPS qui donne la position absolue du véhicule dans l’espace.
deux capteurs inductifs déjà cités détectant le fil noyé dans le sol.
L’apport en énergie électrique nécessaire au fonctionnement du ROBDRIVE est assuré au moyen de batteries
rechargeables embarquées.
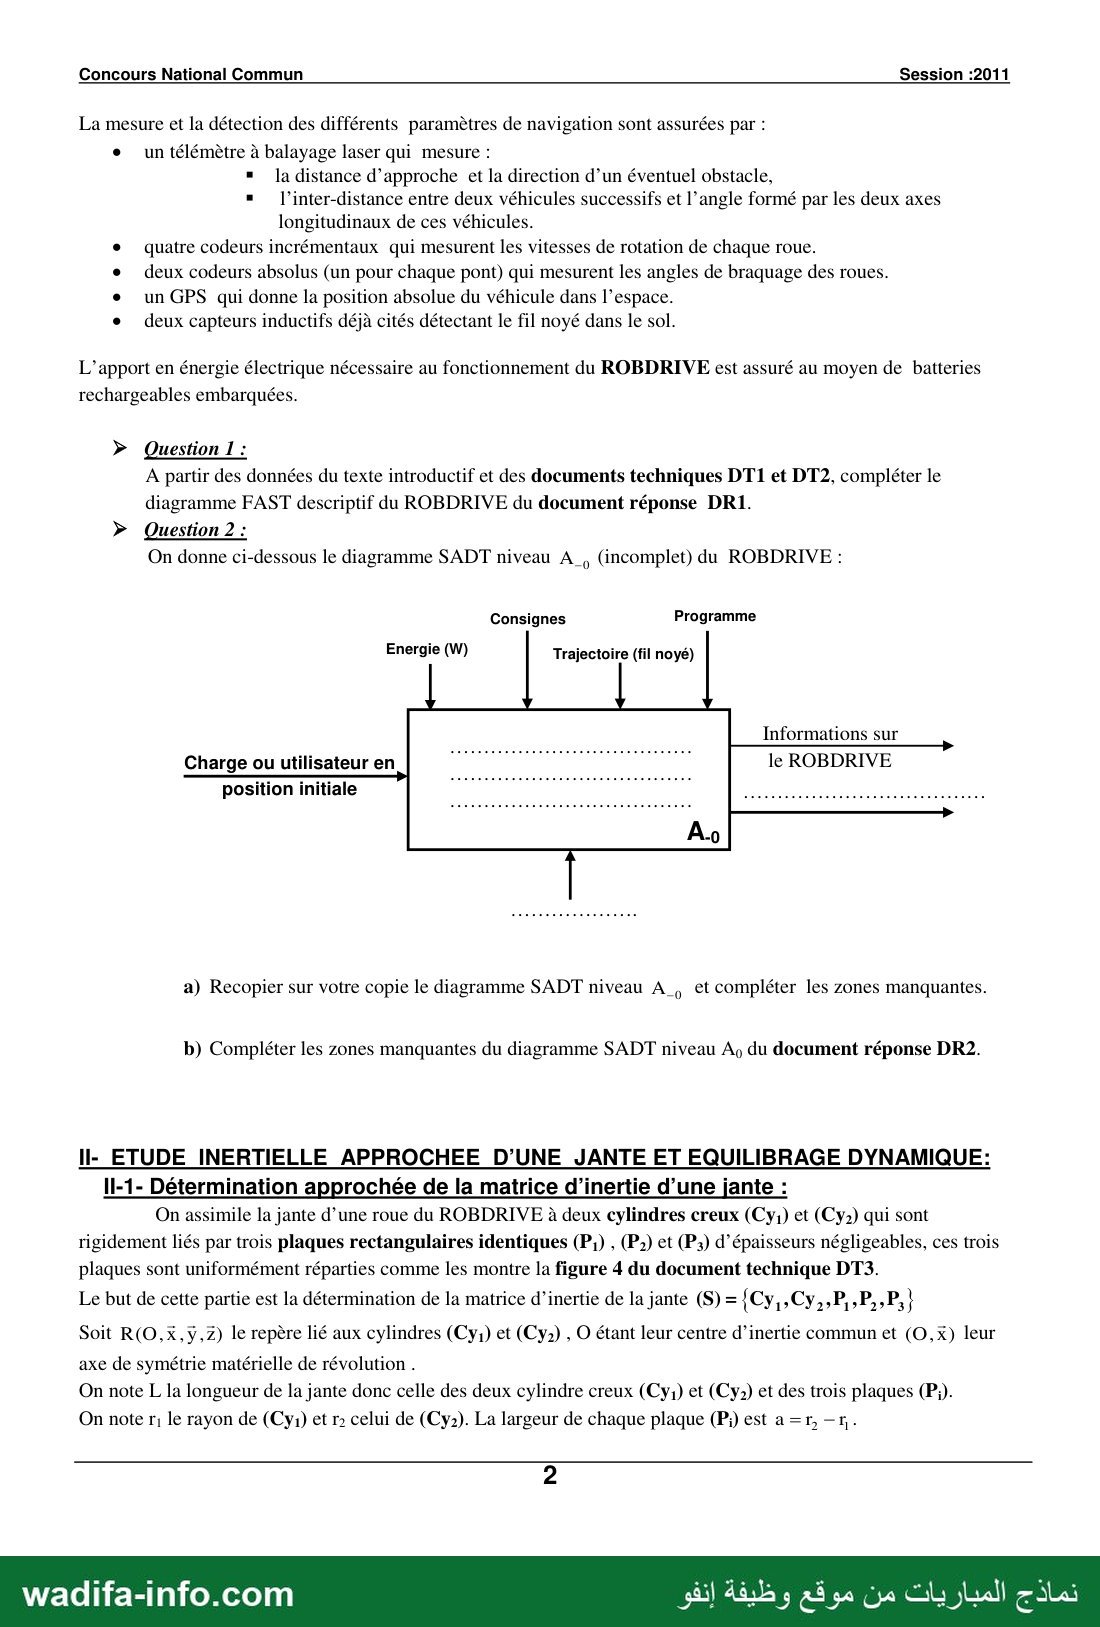
› Question 1 :
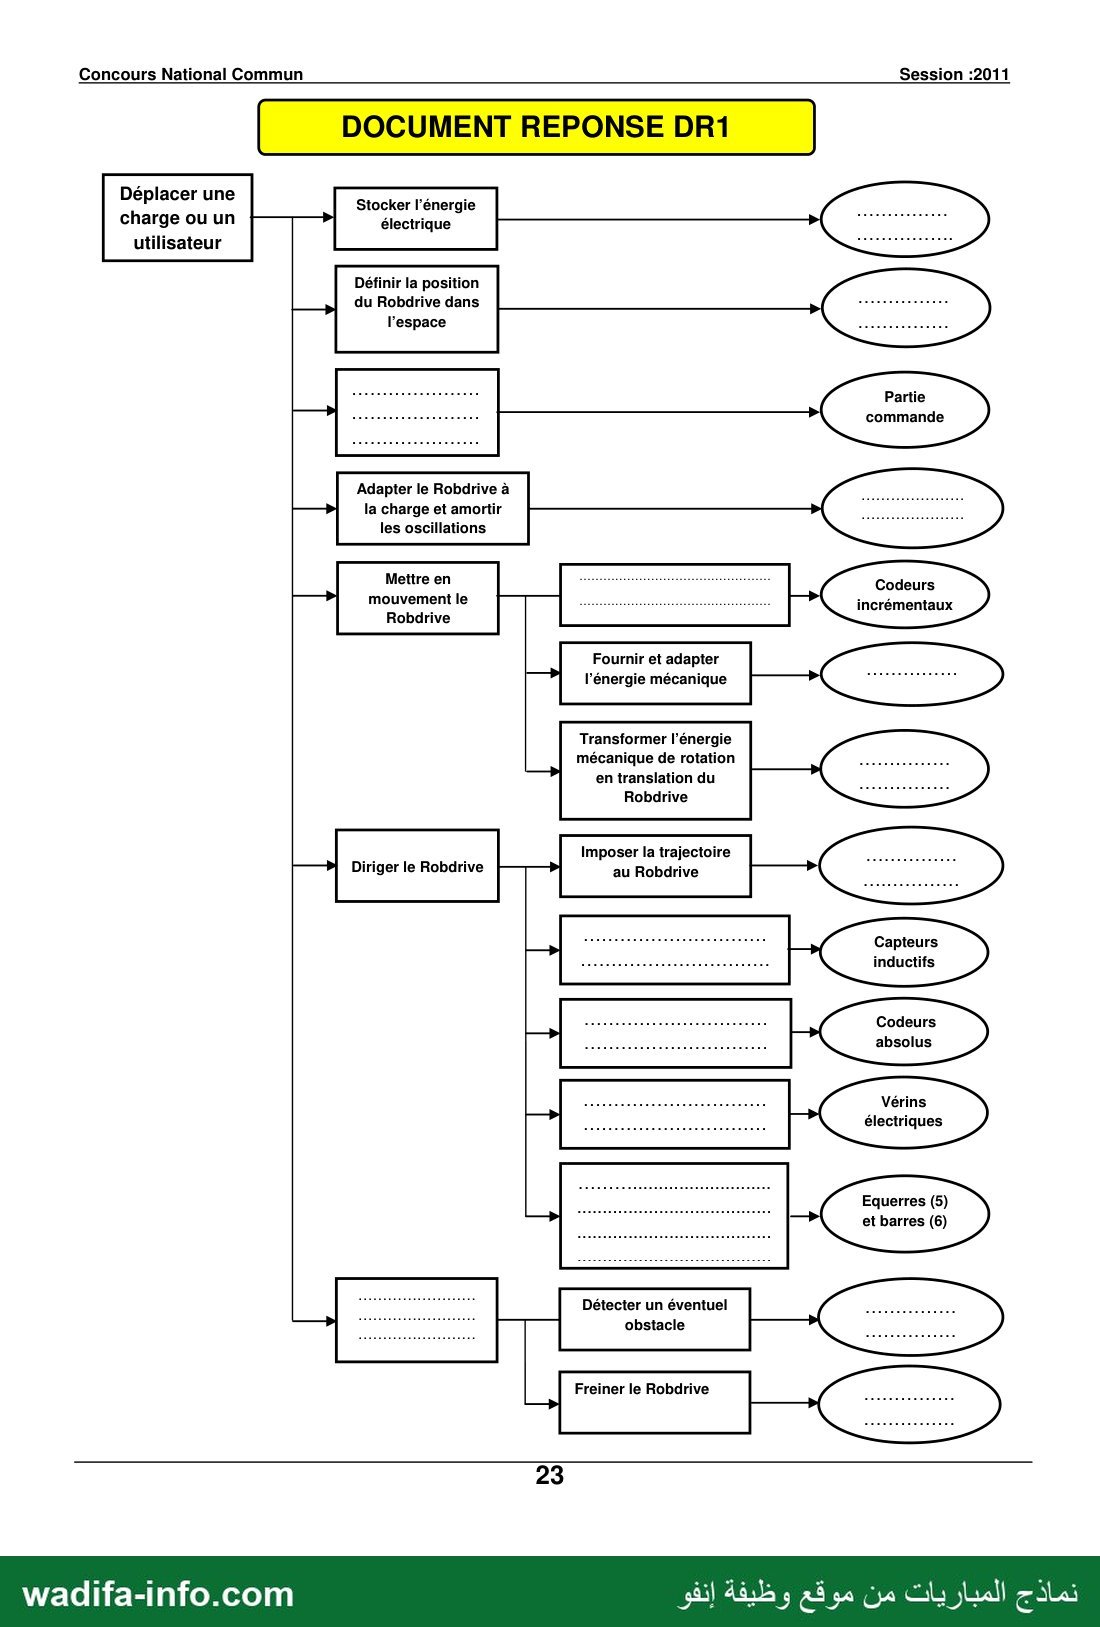
À partir des données du texte introductif et des documents techniques 111 et DT2, compléter le
diagramme FAST descriptif du ROBDRIVE du document réponse DRI.
› Question 2 :
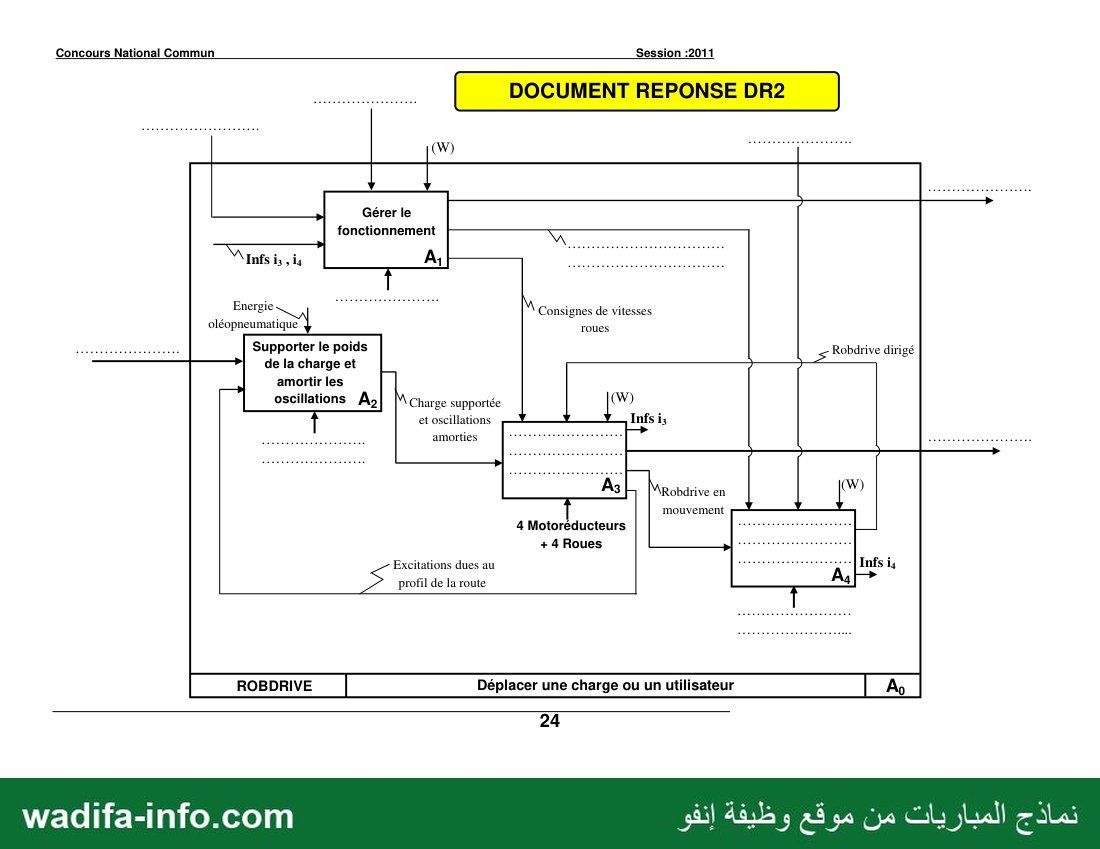
On donne ci-dessous le diagramme SADT niveau A_, (incomplet) du ROBDRIVE :
Consignes Programme
Energie (W) Trajectoire (fil noyé)
Informations sur
Charge ou utilisateur en le ROBDRIVE
position initiale
a) Recopier sur votre copie le diagramme SADT niveau A_, et compléter les zones manquantes.
b) Compléter les zones manquantes du diagramme SADT niveau مخ du document réponse DR2.
II- ETUDE INERTIELLE APPROCHEE D’UNE JANTE ET EQUILIBRAGE DYNAMIQUE:
Il-1- Détermination approchée de la matrice d’inertie d’une jante :
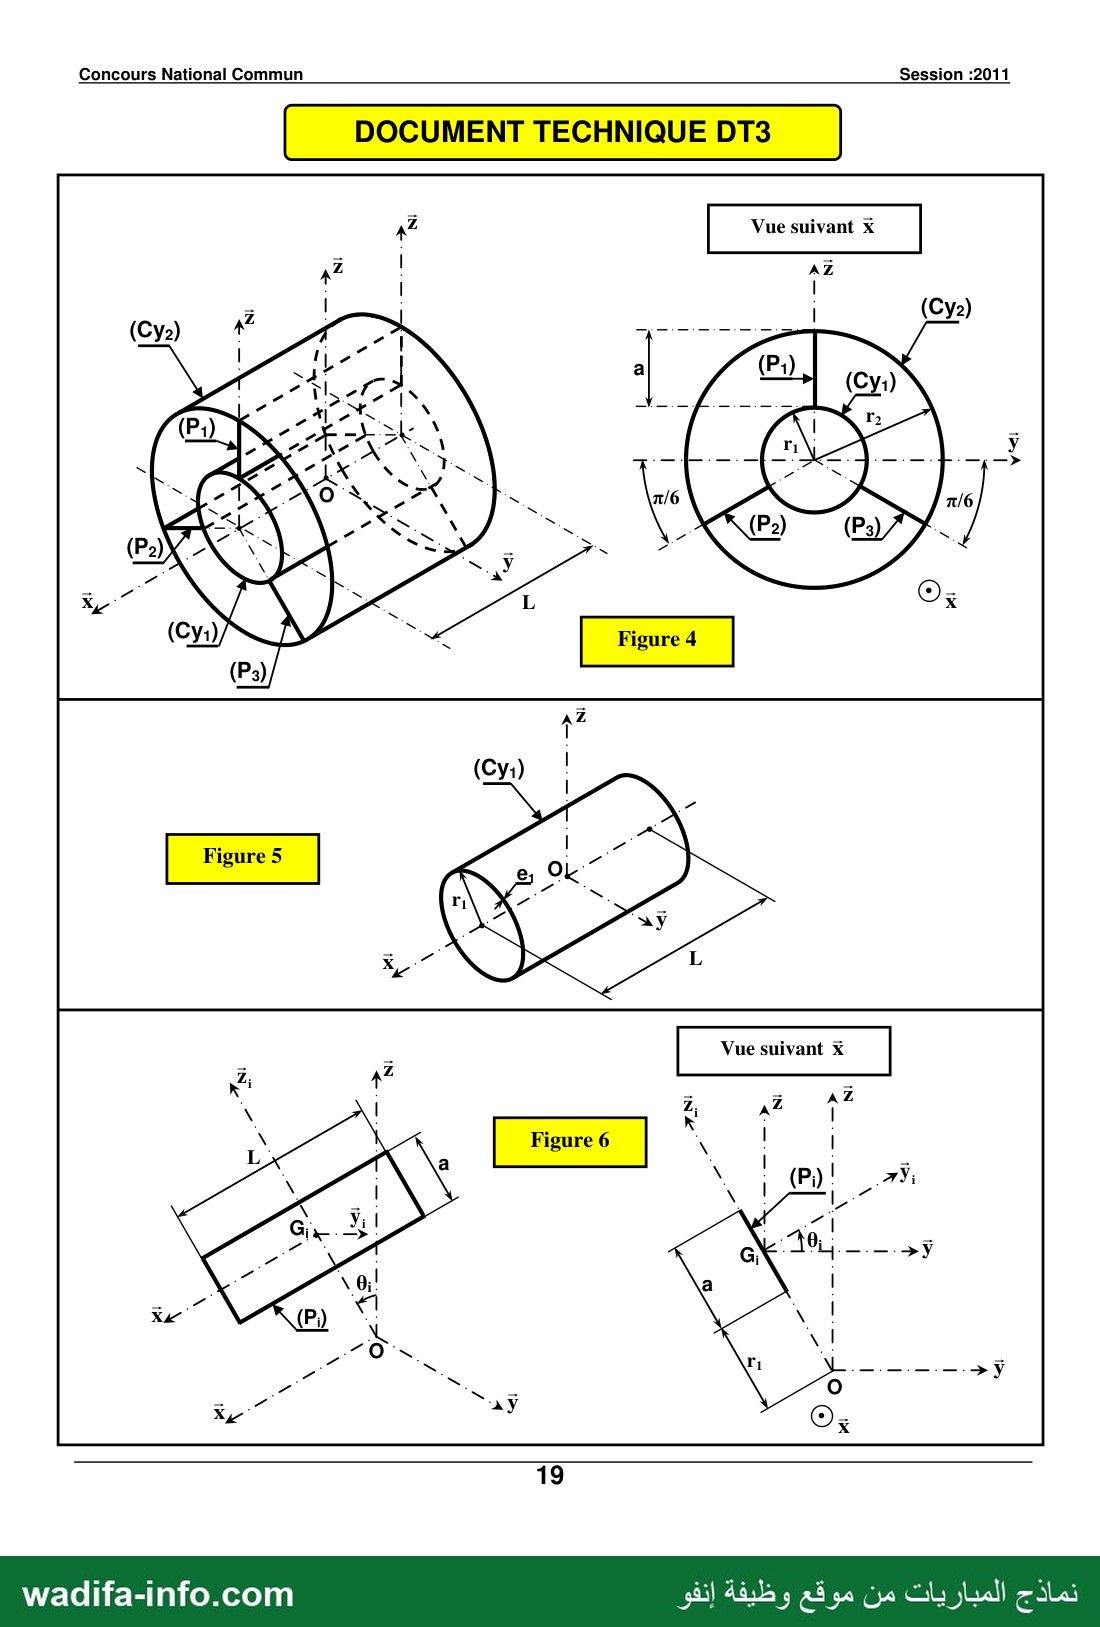
On assimile la jante d’une roue du ROBDRIVE à deux cylindres creux (Cy,) et (Cyz) qui sont
rigidement liés par trois plaques rectangulaires identiques (P;) , (Pz) et (P3) d’épaisseurs négligeables, ces trois
plaques sont uniformément réparties comme les montre la figure 4 du document technique DT3.
Le but de cette partie est la détermination de la matrice d’inertie de la jante (S)= {Cy ا }
Soit R(O,x,ÿ,Z) le repère lié aux cylindres (Cy,) et (Cyz) , O étant leur centre d’inertie commun et (O,X) leur
axe de symétrie matérielle de révolution .
On note L la longueur de la jante donc celle des deux cylindre creux (Cy,) et (Cyz) et des trois plaques (P;).
On note r; le rayon de (Cy1) et r» celui de (Cy2). La largeur de chaque plaque (P;) est a=r, ضح
2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Session :2011
Les cylindres creux et les plaques rectangulaires sont supposés homogènes, On note M, et M» les masses
respectivement de (Cy,) et (Cyz) et mp celle de chacune des plaques (P;).
On note R, (G, ,X, ÿ, ,Z,) le repère lié à la plaque rectangulaire (P;) ( figure 6 document technique DT3), tel que
X et Z, soient parallèles respectivement au grand et au petit coté de (P;), ÿ, perpendiculaire au plan de celle-ci et G;
son centre d’inertie .
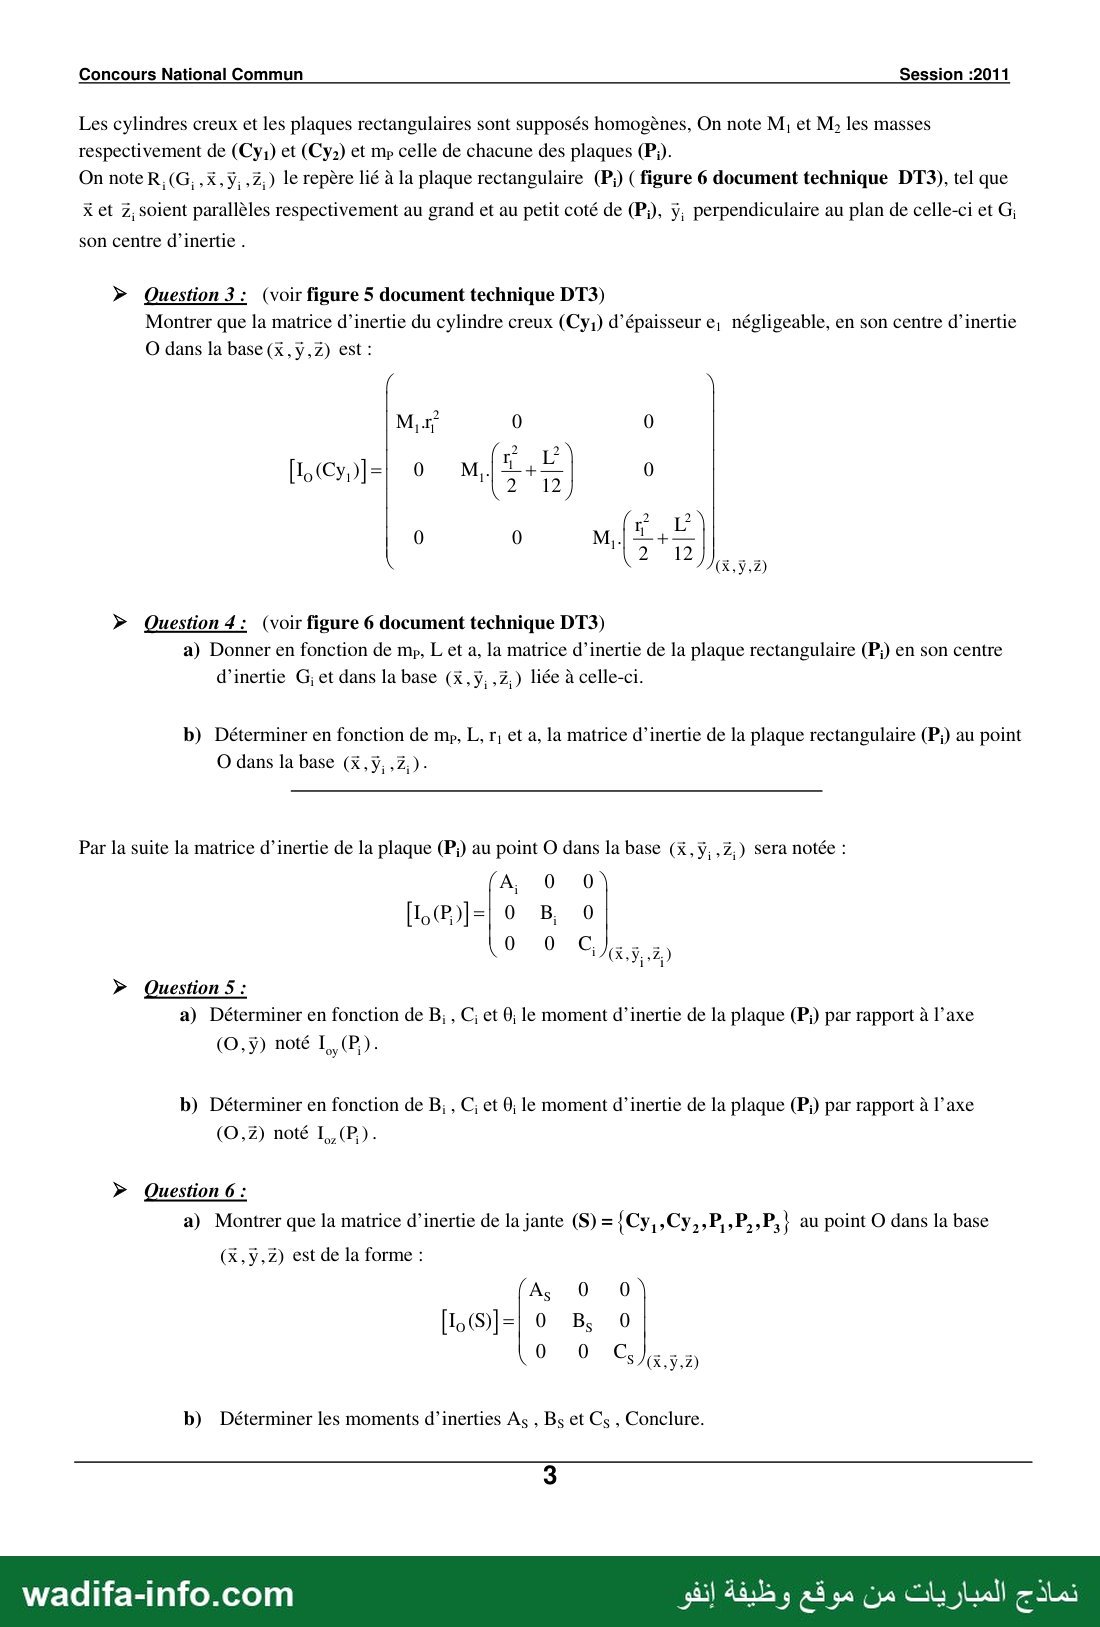
› Question 3: (voir figure 5 document technique DT3)
Montrer que la matrice d’inertie du cylindre creux (Cy,) d’épaisseur e, négligeable, en son centre d’inertie
O dans la base (X, ÿ,Z) est :
2ج
0 ل 0 احزنو)م1]
2 2
بكاراي 0 0
((12 2
› Question 4: (voir figure 6 document technique DT3)
a) Donner en fonction de mp, L et a, la matrice d’inertie de la plaque rectangulaire (P;) en son centre
d’inertie G; et dans la base (X,ÿ, ,Z,) liée à celle-ci.
b) Déterminer en fonction de mp, L, r, et a, la matrice d’inertie de la plaque rectangulaire (P;) au point
O dans la base (K,ÿ, ,Z;)-
Par la suite la matrice d’inertie de la plaque (P;) au point O dans la base (X,ÿ, ,Z;) sera notée :
0 0 ©
ا حي
Question 5: ›
et 0; le moment d’inertie de la plaque (P;) par rapport à l’axe ن , a) Déterminer en fonction de B;
b) Déterminer en fonction de B; , ن et 0; le moment d’inertie de la plaque (P;) par rapport à l’axe
› Question 6:
a) Montrer que la matrice d’inertie de la jante (S) = {Cy, ,Cy,P,›P,,P, } au point O dans la base
(X,ÿ,Z) est de la forme :
حزم 0
0
20
s 0
0
b) Déterminer les moments d’inerties As , Bs et ول , Conclure.
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 4 —
Concours National Commun Session :2011
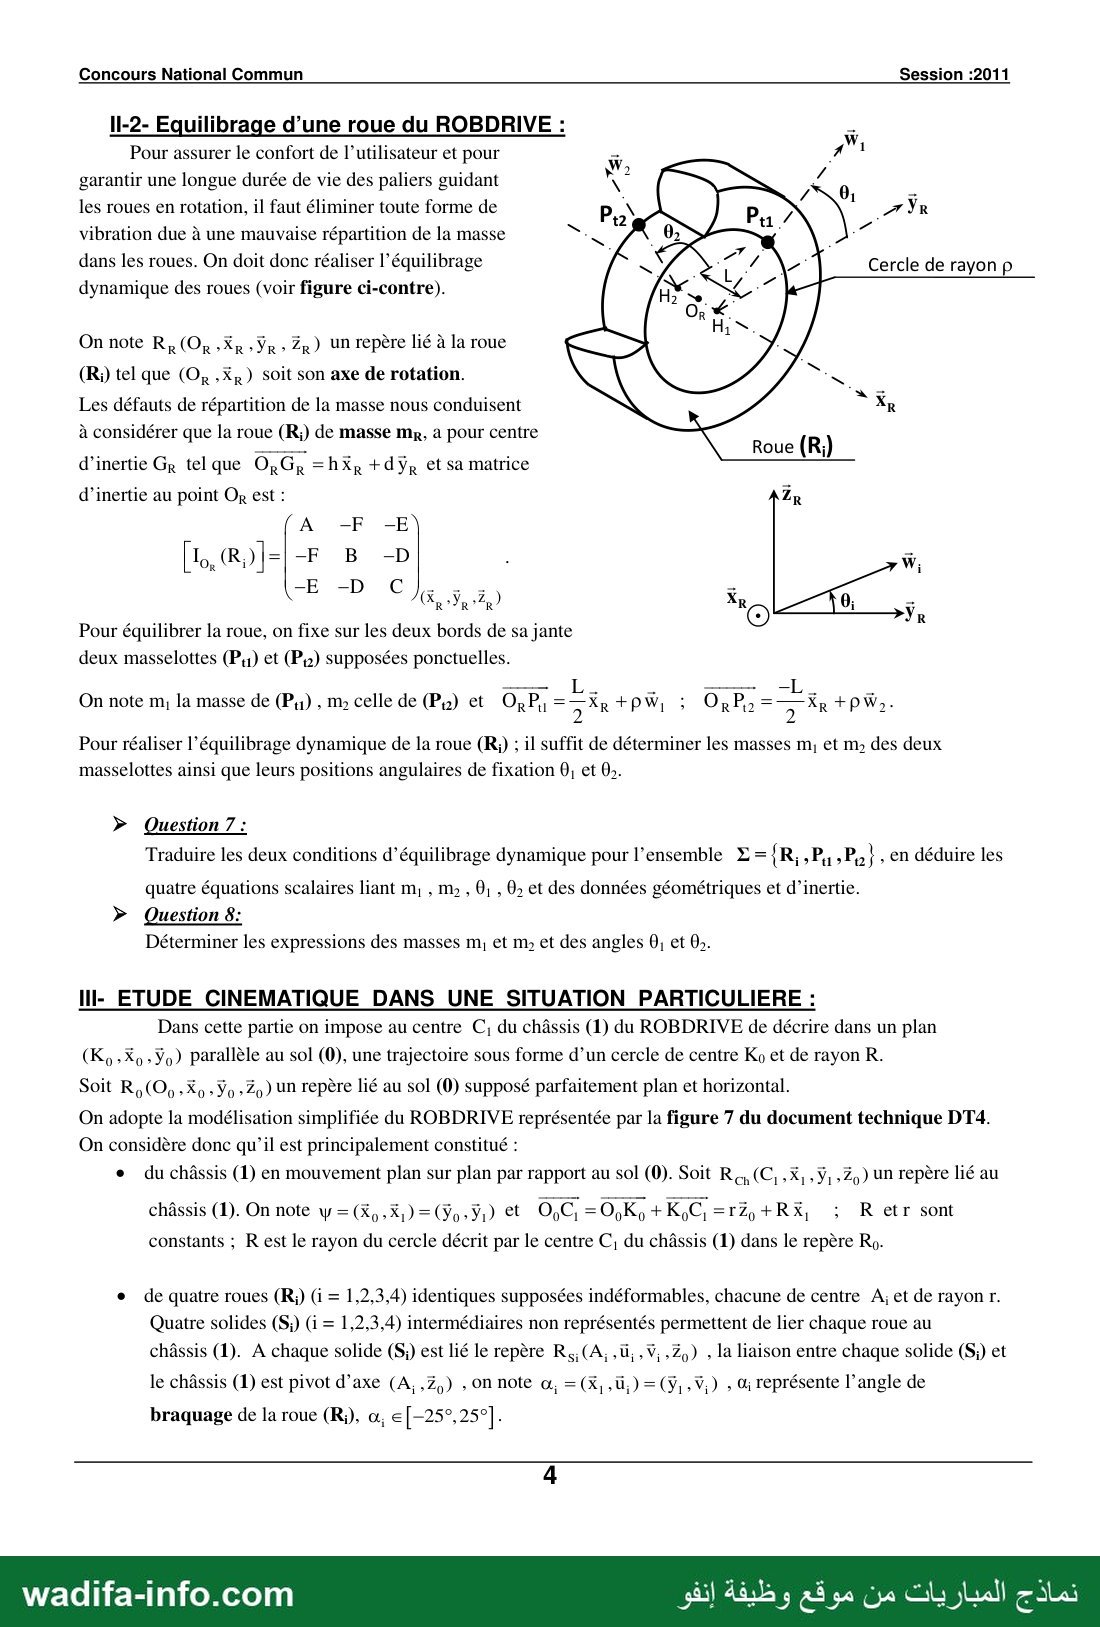
Il-2- Equilibrage d’une roue du ROBDRIVE : 5
Pour assurer le confort عل l’utilisateur et pour
garantir une longue durée de vie des paliers guidant
les roues en rotation, il faut éliminer toute forme de
vibration due à une mauvaise répartition de la masse
dans les roues. On doit donc réaliser l’équilibrage
dynamique des roues (voir figure ci-contre).
On note Rp (Op » Xp Ÿp » Zp ) Un repère lié à la roue
(R;) tel que (Op , À, ) soit son axe de rotation.
Les défauts de répartition de la masse nous conduisent
à considérer que la roue (R;) de masse mp, à pour centre
d’inertie Gp tel que Op Gr =hX, + ول et sa matrice
d’inertie au point Op est :
A —+F Æ
ع درسي B D
8 D ©
لقاب
Pour équilibrer la roue, on fixe sur les deux bords de sa jante
deux masselottes (Py) et (Pp) supposées ponctuelles.
On note m, la masse de (نط) , M» celle de (Pp) et ORP, = 27 +pw, ; O,P,= =} +pWw,.
Pour réaliser l’équilibrage dynamique de la roue (R;) ; il suffit de déterminer les masses my et m, des deux
masselottes ainsi que leurs positions angulaires de fixation 0, et 0.
› Question 7 :
Traduire les deux conditions d’équilibrage dynamique pour l’ensemble E = وطموظ.؛ بط } , en déduire les
quatre équations scalaires liant m; , M , 0; 0 et des données géométriques et d’inertie.
› Question 8:
Déterminer les expressions des masses m, et يت et des angles 6, et 02.
IIl- ETUDE CINEMATIQUE DANS UNE SITUATION PARTICULIERE :
Dans cette partie on impose au centre رن du châssis (1) du ROBDRIVE de décrire dans un plan
(Ko ›Xo » Ÿo) parallèle au sol (0), une trajectoire sous forme d’un cercle de centre Ko et de rayon R.
Soit Ry (Op › Xo » Yo » Z ) UN repère lié au sol (0) supposé parfaitement plan et horizontal.
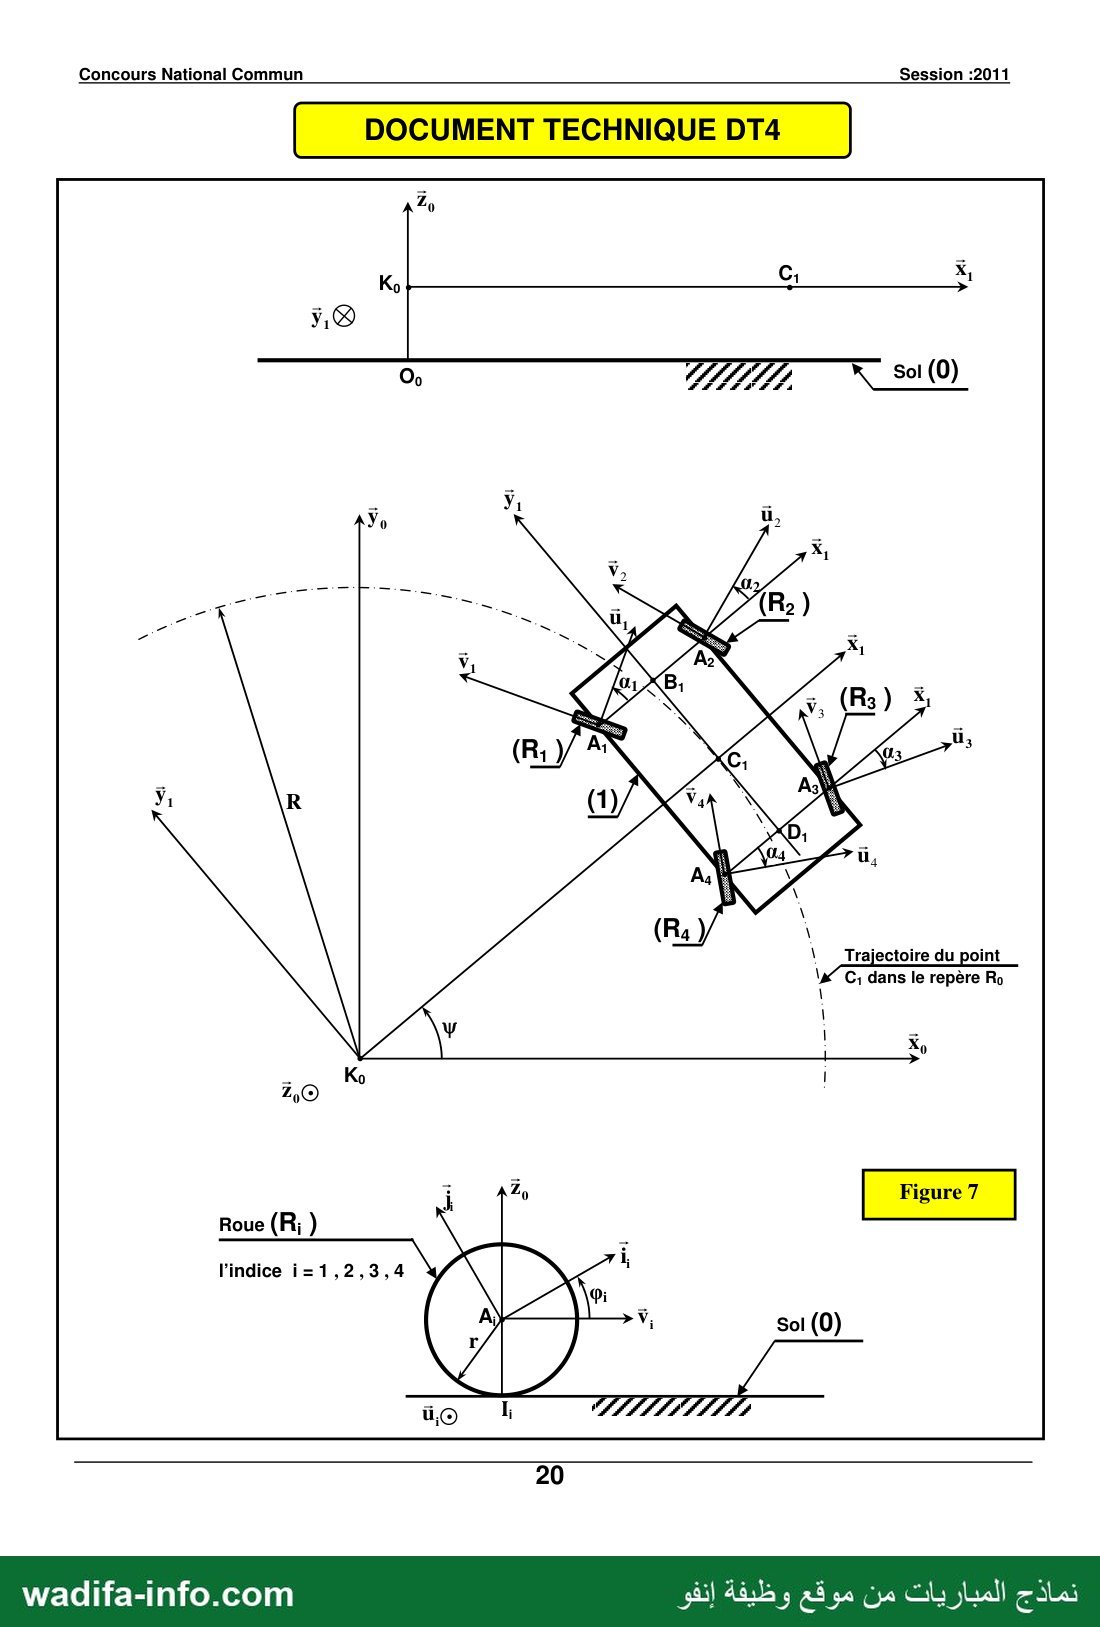
On adopte la modélisation simplifiée du ROBDRIVE représentée par la figure 7 du document technique DT4.
On considère donc qu’il est principalement constitué :
e du châssis (1) en mouvement plan sur plan par rapport au sol (0). Soit Re, (C, . X, , Ÿ, Z ) UN repère lié au
châssis (1). On note w =(X,.X,)=(50.5,) et متت وما + مكاو د وو +RK, ; R etr sont
constants ; R est le rayon du cercle décrit par le centre C, du châssis (1) dans le repère Re.
e de quatre roues (R;) 6 = 1,2,3,4) identiques supposées indéformables, chacune de centre A; et de rayon r.
Quatre solides (S;) (i = 1,2,3,4) intermédiaires non représentés permettent de lier chaque roue au
châssis (1). A chaque solide (S;) est lié le repère R,, (A, ,ü; , Ÿ, ,Z) ) » la liaison entre chaque solide (S;) et
le châssis (1) est pivot d’axe (A, ,Z,) , ON note a, =(K,,ü,)=(ÿ,,Ÿ,) O représente l'angle de
braquage de la roue (R;), به e[-25°,25°].
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session :2011
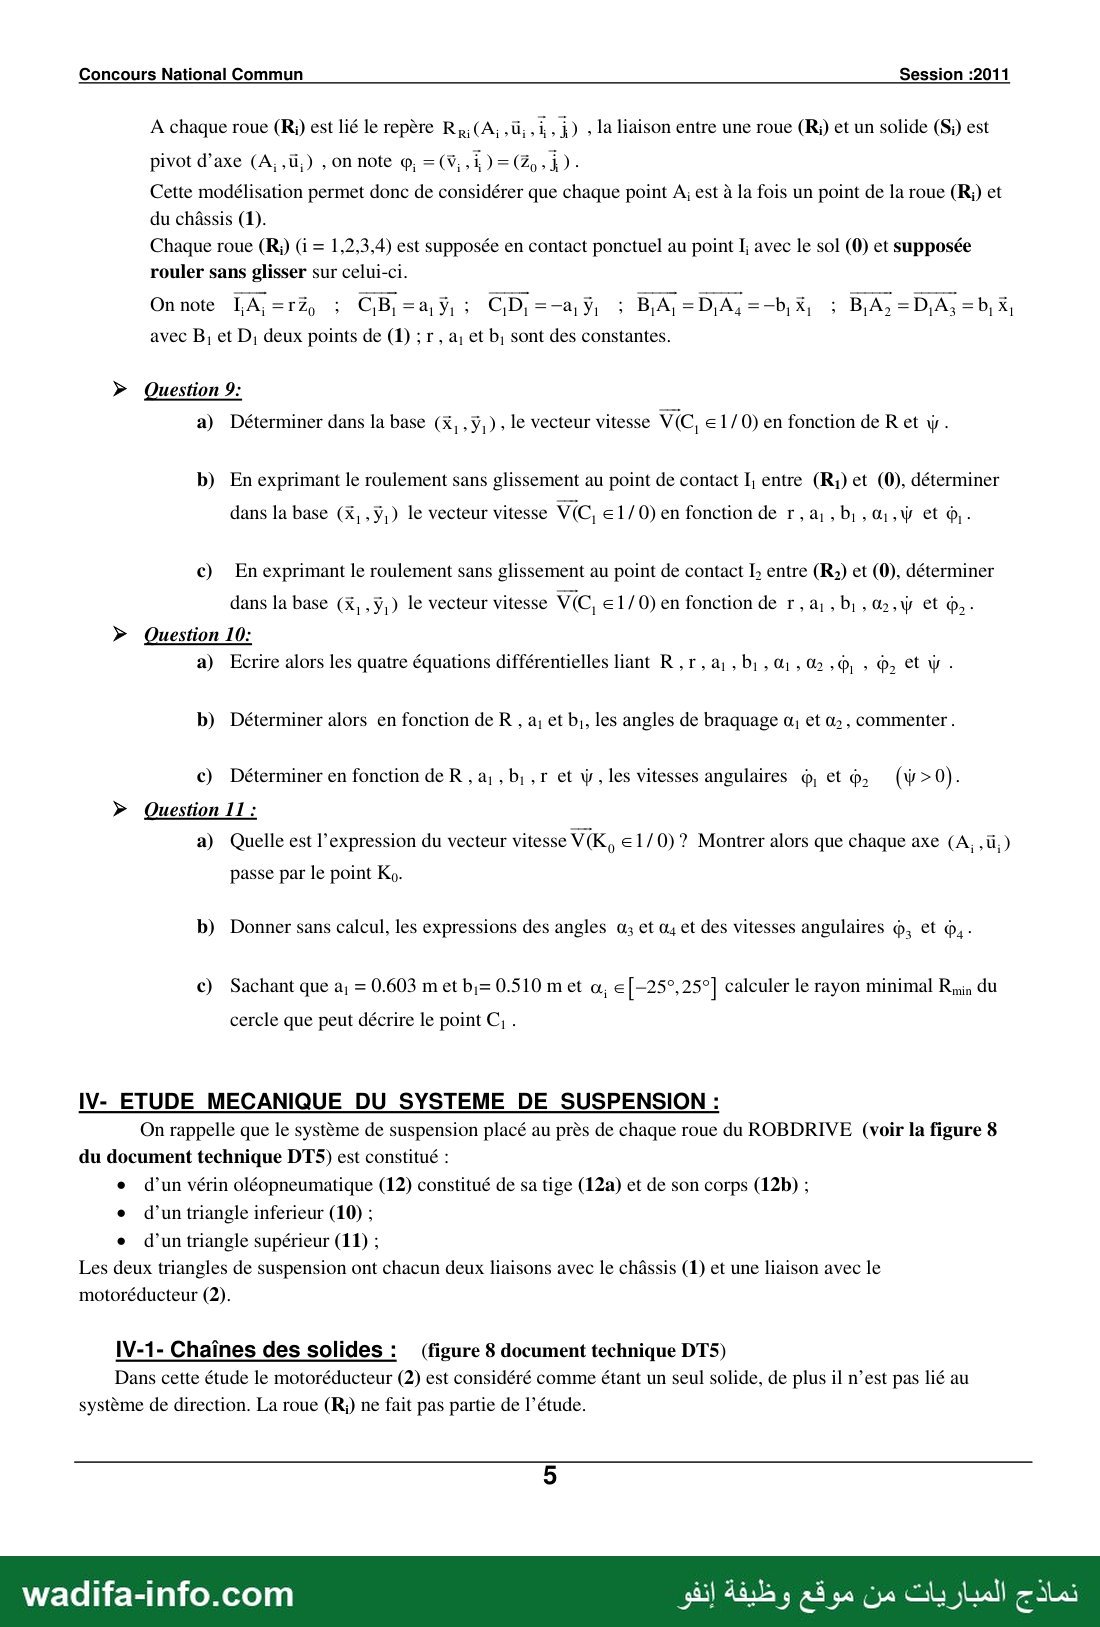
A chaque roue (R;) est lié le repère Rp; (A; مب 3 ; 0 ) , la liaison entre une roue (R;) et un solide (S;) est
Cette modélisation permet donc de considérer que chaque point À; est à la fois un point de la roue (R;) et
du châssis (1).
Chaque roue (R;) (i = 1,2,3,4) est supposée en contact ponctuel au point I; avec le sol (0) et supposée
rouler sans glisser sur celui-ci.
avec B, et D, deux points de (1) ; r , a, et رط sont des constantes.
› Question 9:
a) Déterminer dans la base (X, ,ÿ,) , le vecteur vitesse V(C, e1/0)en fonction de R et w .
b) En exprimant le roulement sans glissement au point de contact I, entre (R;) et (0), déterminer
dans la base (&, ,ÿ,) le vecteur vitesse VC, €1/0)en fonction de r, a; ,b;,œ,ÿ et ©,
c) En exprimant le roulement sans glissement au point de contact IL, entre (Rz) et (0), déterminer
dans la base (X, ,ÿ,) le vecteur vitesse 76 €1/0) en fonction de لامي , رط ميق .م2 et و
› Question 10:
a) Ecrire alors les quatre équations différentielles liant R,r, a; , b , 4; , ون روي et W ٠
b) Déterminer alors en fonction de R , à; et برط les angles de braquage à, et يه commenter .
c) Déterminer en fonction de R , a; , b; ,r et y , les vitesses angulaires رن et و 0 › 0) ;
› Question 11 :
a) Quelle est l’expression du vecteur vitesse VK, e1/0)? Montrer alors que chaque axe (A, ,ü;)
passe par le point .مك1
b) Donner sans calcul, les expressions des angles مه et à, et des vitesses angulaires @, et ®, -
c) Sachant que a; = 0.603 met حرط 0.510 met à, € [-25°, 25°] calculer le rayon minimal مما du
cercle que peut décrire le point C, .
[V- ETUDE MECANIQUE DU SYSTEME DE SUSPENSION :
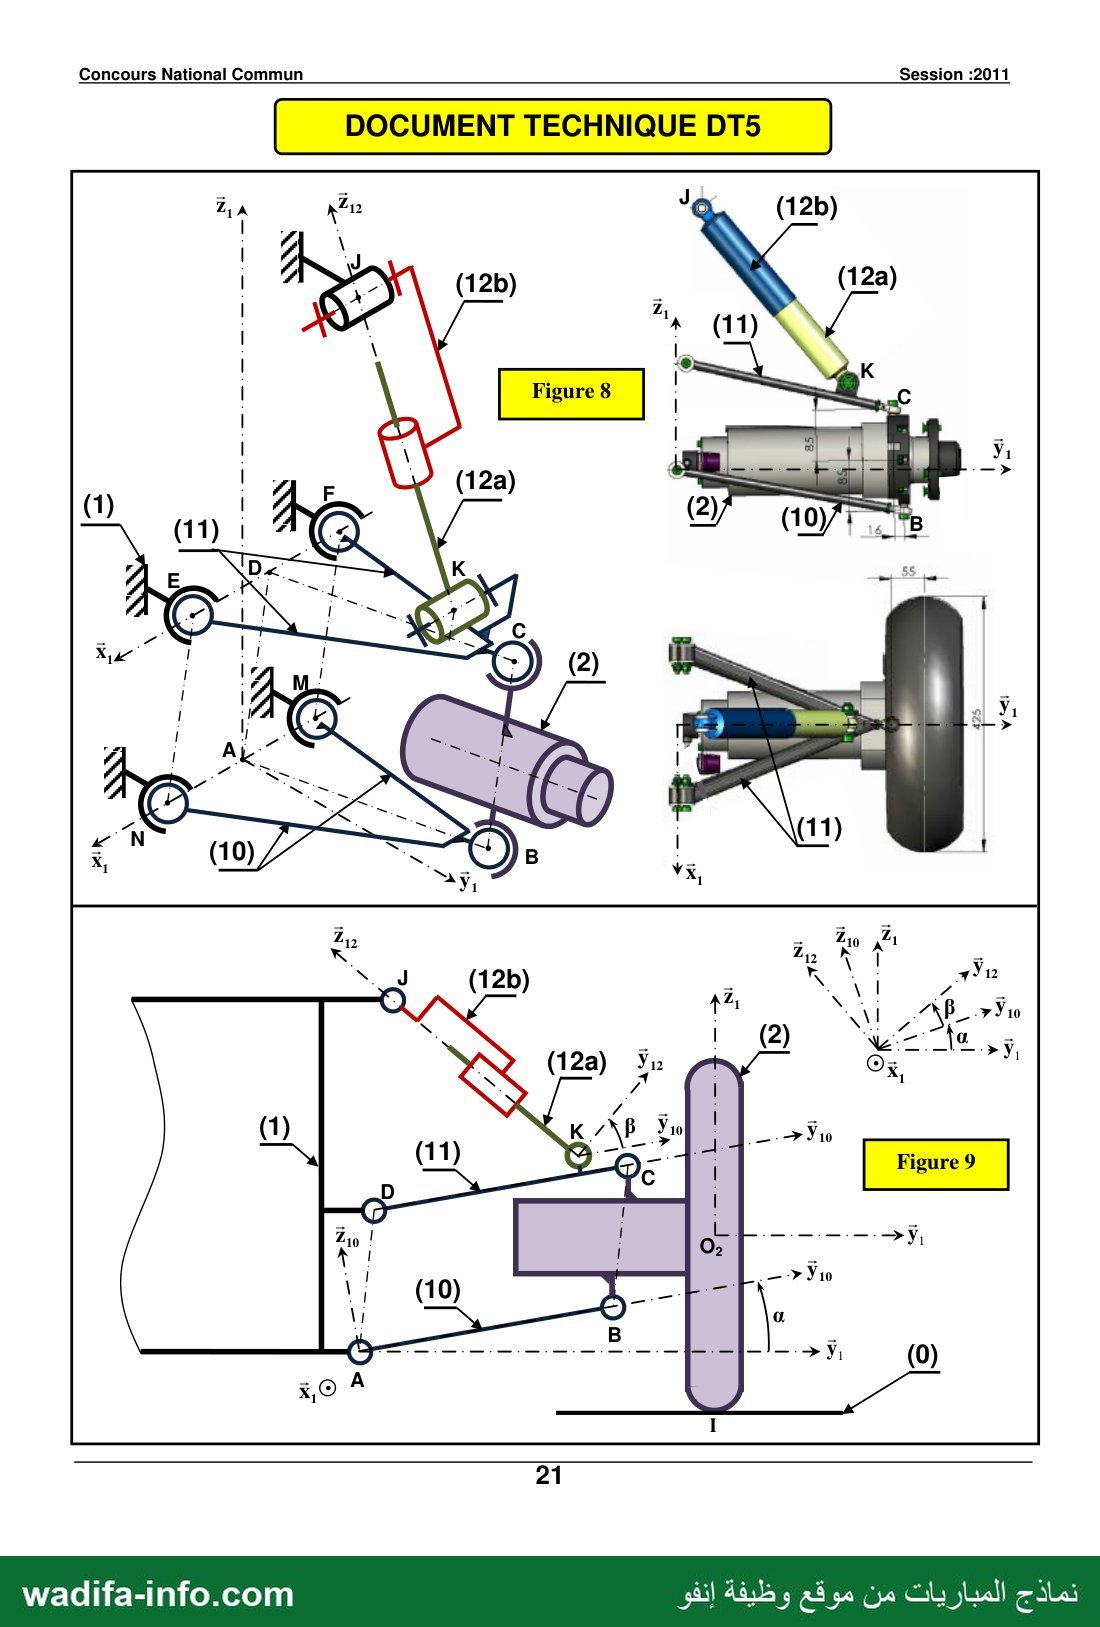
On rappelle que le système de suspension placé au près de chaque roue du ROBDRIVE (voir la figure 8
du document technique DTS) est constitué :
e d’un vérin oléopneumatique (12) constitué de sa tige (12a) et de son corps (12b) ز
e d’un triangle inferieur (10) ;
e d’un triangle supérieur (11) ;
Les deux triangles de suspension ont chacun deux liaisons avec le châssis (1) et une liaison avec le
motoréducteur (2).
IV-1- Chaînes des solides : (figure 8 document technique DTS5)
Dans cette étude le motoréducteur (2) est considéré comme étant un seul solide, de plus il n’est pas lié au
système de direction. La roue (R;) ne fait pas partie de l’étude.
5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session :2011
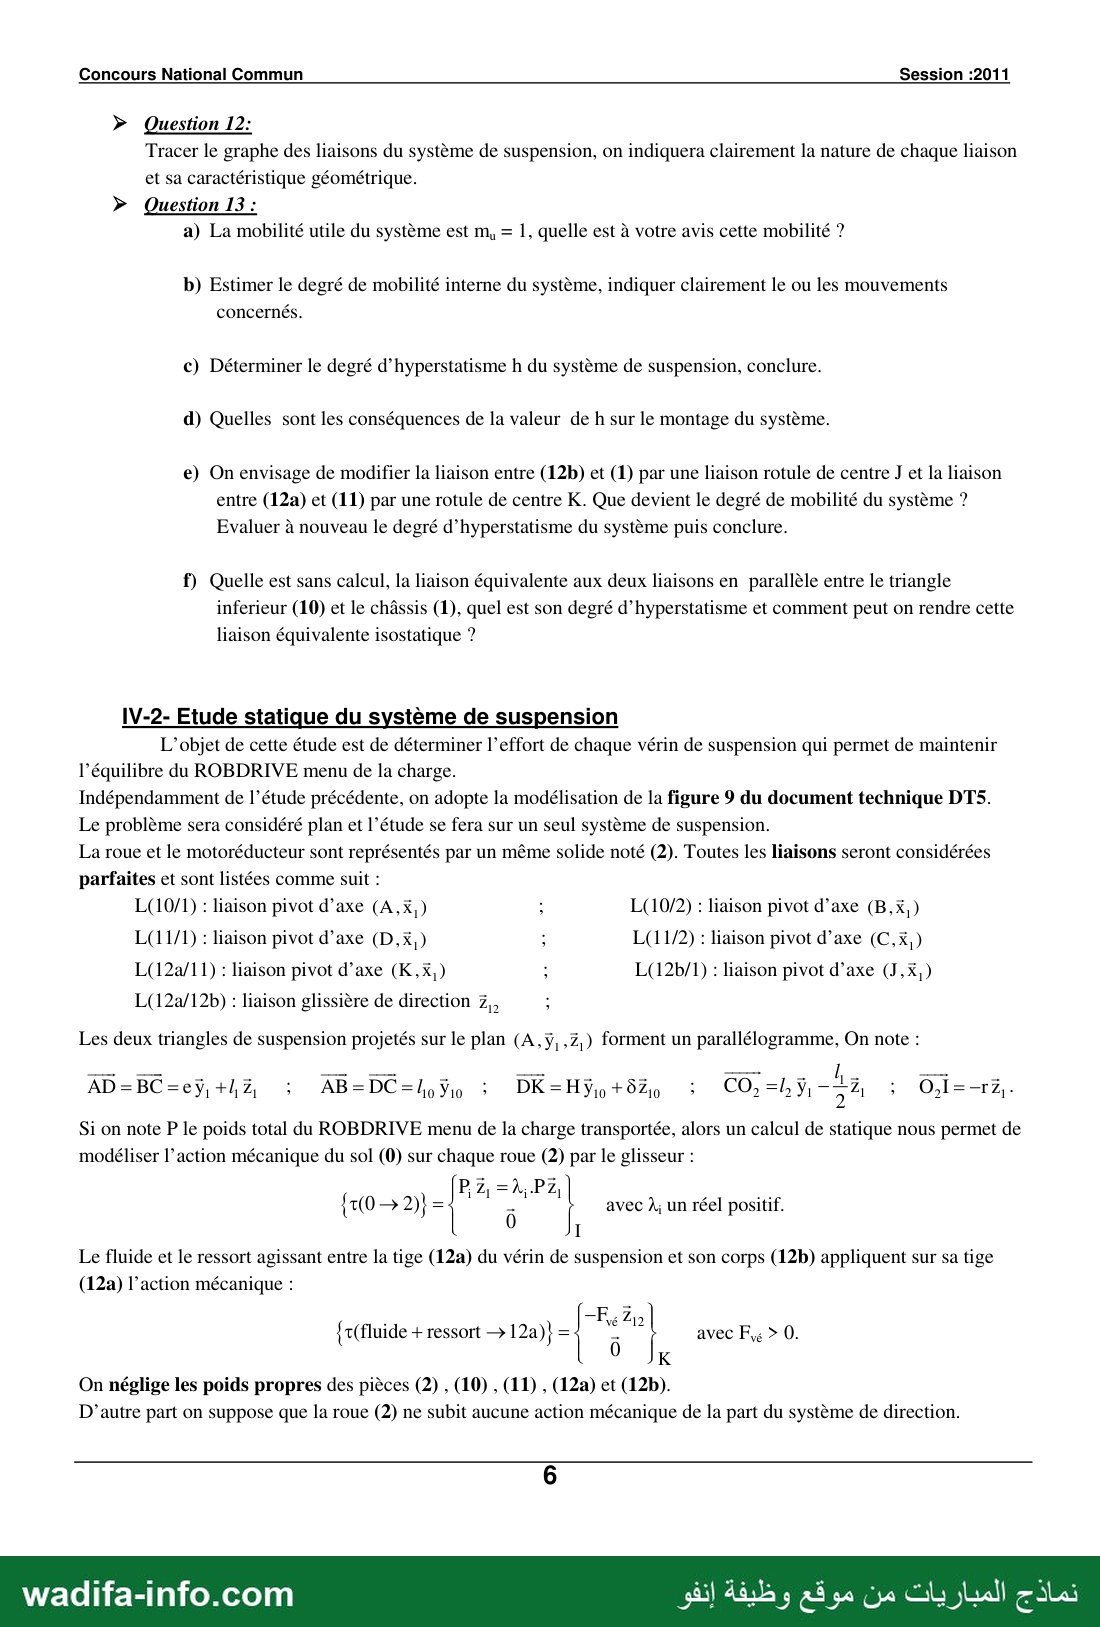
› Question 12:
Tracer le graphe des liaisons du système de suspension, on indiquera clairement la nature de chaque liaison
et sa caractéristique géométrique.
› Question 13 :
a) La mobilité utile du système est m, = 1, quelle est à votre avis cette mobilité ?
b) Estimer le degré de mobilité interne du système, indiquer clairement le ou les mouvements
concernés.
c) Déterminer le degré d’hyperstatisme h du système de suspension, conclure.
d) Quelles sont les conséquences de la valeur de h sur le montage du système.
e) On envisage de modifier la liaison entre (12b) et (1) par une liaison rotule de centre J et la liaison
entre (12a) et (11) par une rotule de centre K. Que devient le degré de mobilité du système ?
Evaluer à nouveau le degré d’hyperstatisme du système puis conclure.
f) Quelle est sans calcul, la liaison équivalente aux deux liaisons en parallèle entre le triangle
inferieur (10) et le châssis (1), quel est son degré d’hyperstatisme et comment peut on rendre cette
liaison équivalente isostatique ?
IV-2- Etude statique du système de suspension
L'objet de cette étude est de déterminer l’effort de chaque vérin de suspension qui permet de maintenir
l’équilibre du ROBDRIVE menu de la charge.
Indépendamment de l’étude précédente, on adopte la modélisation de la figure 9 du document technique DTS.
Le problème sera considéré plan et l’étude se fera sur un seul système de suspension.
La roue et le motoréducteur sont représentés par un même solide noté (2). Toutes les liaisons seront considérées
parfaites et sont listées comme suit :
L(10/1) : liaison pivot d’axe (A,X,) 5 L(10/2) : liaison pivot d’axe (B,X,)
L(11/1) : liaison pivot d’axe (D,£,) : L(11/2) : liaison pivot d’axe (C,X,)
L(12a/11) : liaison pivot d’axe (K,X,) : L(12b/1) : liaison pivot d’axe (J,X,)
L(12a/12b) : liaison glissière de direction z,, :
Les deux triangles de suspension projetés sur le plan (A,ÿ,,Z,) forment un parallélogramme, On note :
—— — مس / ميد يب م اب
AD=BC=eÿ, +17 : وم2ة+وضلطحجاط : تاجح طحقذ : CO,=Lÿ- 24 ; O,l=—rz,-
Si on note P le poids total du ROBDRIVE menu de la charge transportée, alors un calcul de statique nous permet de
modéliser l’action mécanique du sol (0) sur chaque roue (2) par le glisseur :
P7, =4,P2
{10 —2}= | ١ 1 ١ إٍْ avec À; un réel positif.
Le fluide et le ressort agissant entre la tige (12a) du vérin de suspension et son corps (12b) appliquent sur sa tige
(12a) l’action mécanique :
—F 7
vé 212
{T(fluide + ressort › 12a)} = | " ا avec يط 0.
On néglige les poids propres des pièces (2) , (10) , (11) , (12a) et (12b).
D'autre part on suppose que la roue (2) ne subit aucune action mécanique de la part du système de direction.
6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session :2011
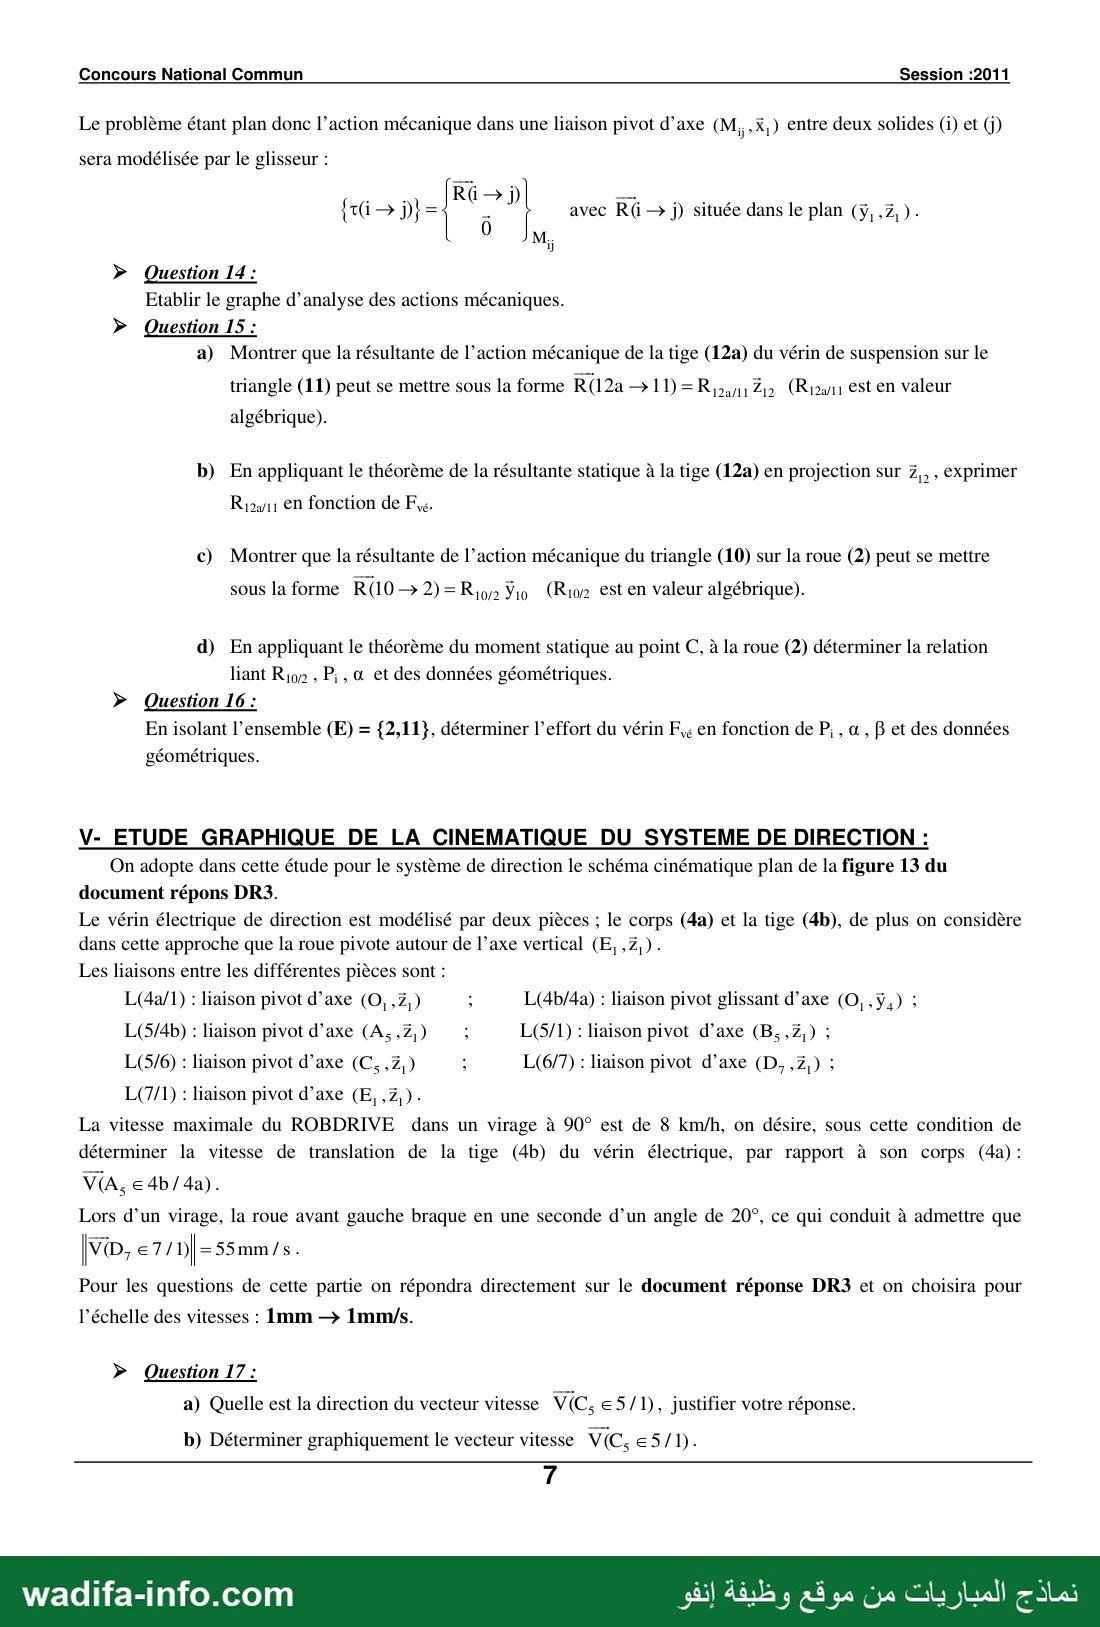
Le problème étant plan donc l’action mécanique dans une liaison pivot d’axe (M,,X,) entre deux solides (i) et (j)
sera modélisée par le glisseur :
La JR@›5
M 0
avec Rû › j) située dans le plan (ÿ, ,Z, ) -
› Question 14 :
Etablir le graphe d’analyse des actions mécaniques.
› Question 15:
a) Montrer que la résultante de l’action mécanique de la tige (12a) du vérin de suspension sur le
triangle (11) peut se mettre sous la forme R(12a › 11) = در رودي (Riga est en valeur
algébrique).
b) En appliquant le théorème de la résultante statique à la tige (12a) en projection sur Z,, , exprimer
R;ra11 en fonction de F,e.
c) Montrer que la résultante de l’action mécanique du triangle (10) sur la roue (2) peut se mettre
sous la forme R(10—2)= ولت ورم (Rior est en valeur algébrique).
d) En appliquant le théorème du moment statique au point C, à la roue (2) déterminer la relation
liant ,دمي P; , & et des données géométriques.
› Question 16 :
En isolant l’ensemble (E) = {2,11}, déterminer l’effort du vérin F,; en fonction de P; , à , B et des données
géométriques.
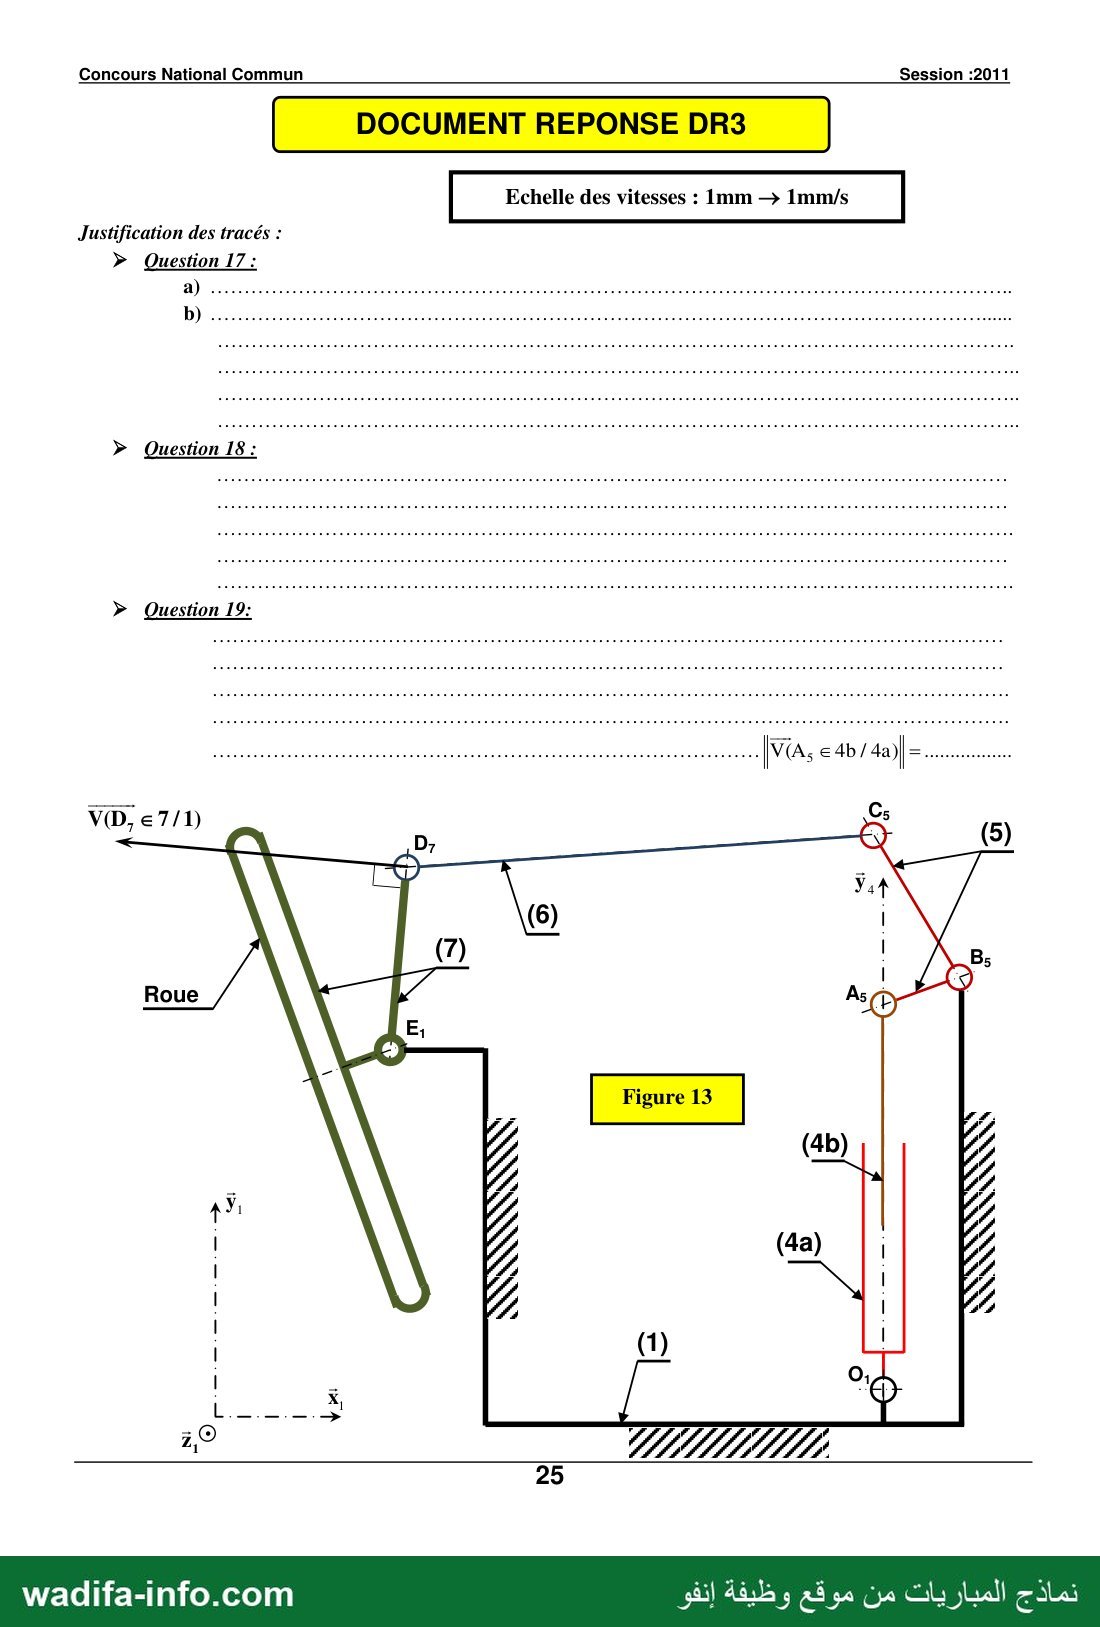
V- ETUDE GRAPHIQUE DE LA CINEMATIQUE DU SYSTEME DE DIRECTION :
On adopte dans cette étude pour le système de direction le schéma cinématique plan de la figure 13 du
document répons DR3.
Le vérin électrique de direction est modélisé par deux pièces ; le corps (4a) et la tige (4b), de plus on considère
dans cette approche que la roue pivote autour de l’axe vertical (E, ,Z,) ٠
Les liaisons entre les différentes pièces sont :
L(4a/1) : liaison pivot d’axe (O, ,Z,) 3 L(4b/4a) : liaison pivot glissant d’axe (O, , ÿ,) :
L(5/4b) : liaison pivot d’axe (A, ,Z,) 8 L(5/1) : liaison pivot d’axe (B;,Z,) :
L(5/6) : liaison pivot d’axe (C, ,Z,) 5 L(6/7) : liaison pivot d’axe (D,,Z,) ;
L(7/1) : liaison pivot d’axe (E, , 7, ) -
La vitesse maximale du ROBDRIVE dans un virage à 90° est de 8 km/h, on désire, sous cette condition de
déterminer la vitesse de translation de la tige (4b) du vérin électrique, par rapport à son corps (4a):
Lors d’un virage, la roue avant gauche braque en une seconde d’un angle de 20°, ce qui conduit à admettre que
Pour les questions de cette partie on répondra directement sur le document réponse DR3 et on choisira pour
l’échelle des vitesses : Imm — Imm/s.
› Question 17 :
a) Quelle est la direction du vecteur vitesse V(C; e5/1), justifier votre réponse.
b) Déterminer graphiquement le vecteur vitesse VC, e5/1).
7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Session :2011
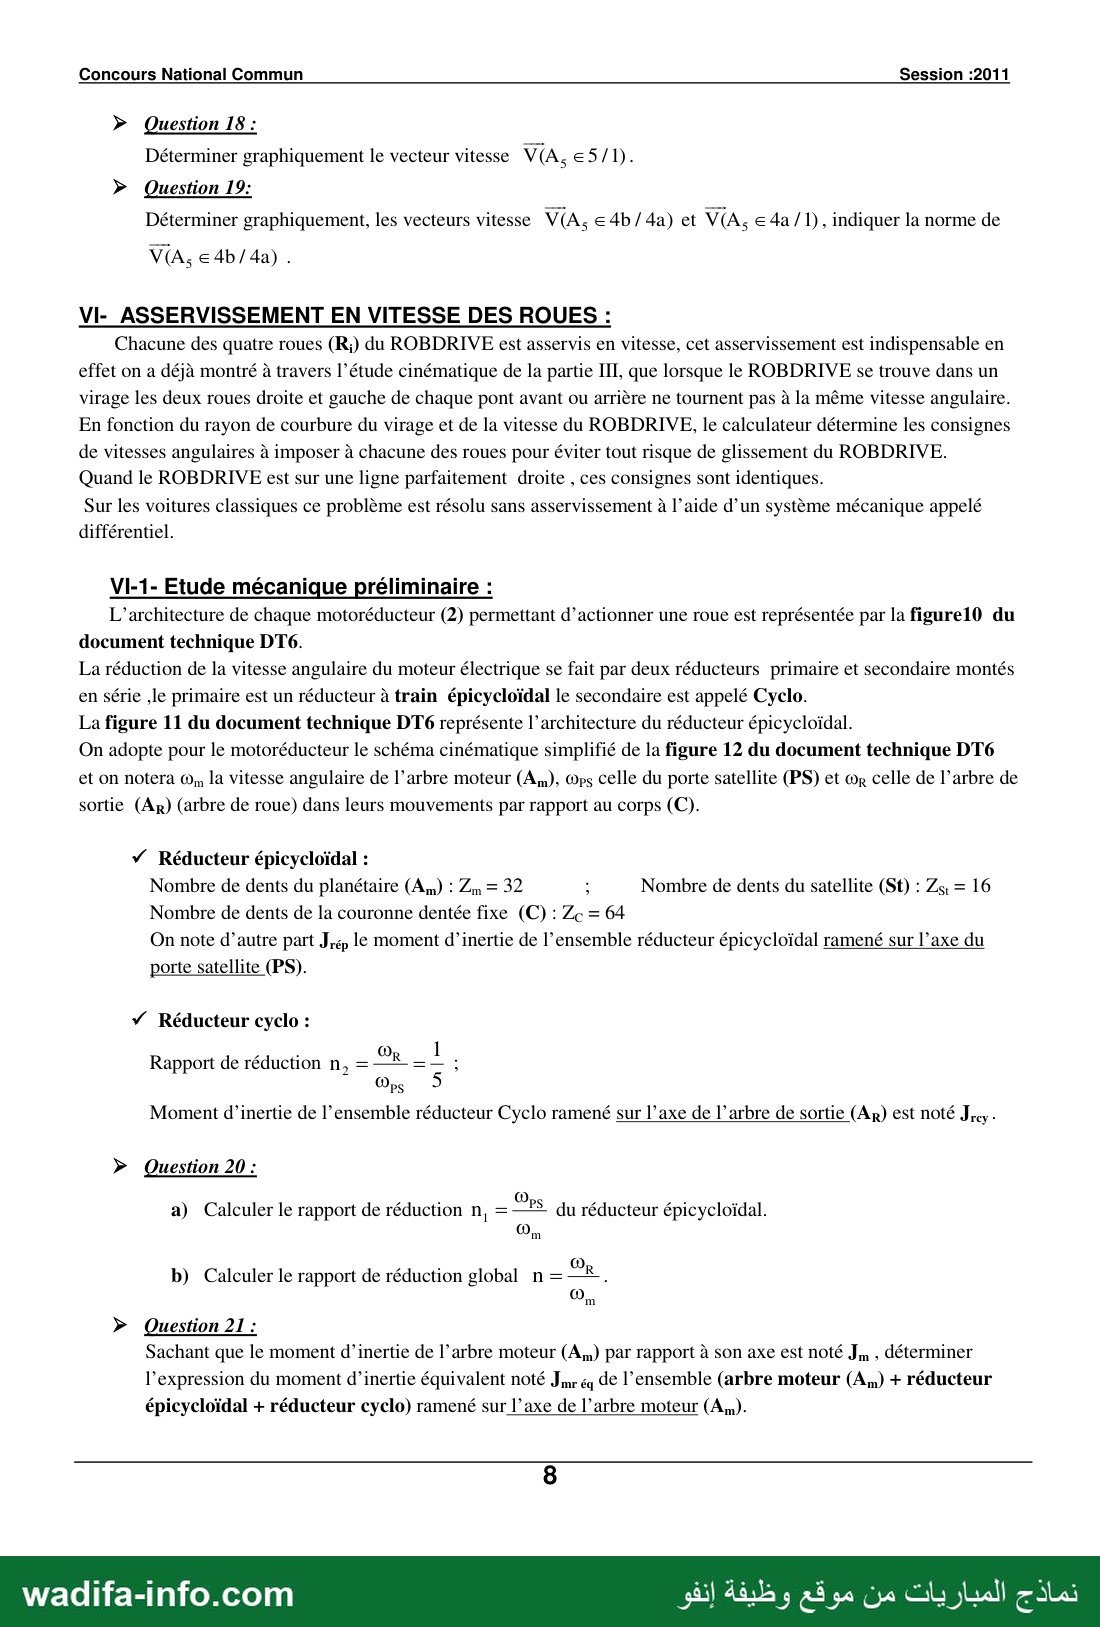
› Question 18 :
Déterminer graphiquement le vecteur vitesse V(A, e5/1).
› Question 19:
Déterminer graphiquement, les vecteurs vitesse V(A, €4b/4a) et V(A, € 4a/1), indiquer la norme de
VI- ASSERVISSEMENT EN VITESSE DES ROUES :
Chacune des quatre roues (R;) du ROBDRIVE est asservis en vitesse, cet asservissement est indispensable en
effet on a déjà montré à travers l’étude cinématique de la partie III, que lorsque le ROBDRIVE se trouve dans un
virage les deux roues droite et gauche de chaque pont avant ou arrière ne tournent pas à la même vitesse angulaire.
En fonction du rayon de courbure du virage et de la vitesse du ROBDRIVE, le calculateur détermine les consignes
de vitesses angulaires à imposer à chacune des roues pour éviter tout risque de glissement du ROBDRIVE.
Quand le ROBDRIVE est sur une ligne parfaitement droite , ces consignes sont identiques.
Sur les voitures classiques ce problème est résolu sans asservissement à l’aide d’un système mécanique appelé
différentiel.
VI-1- Etude mécanique préliminaire :
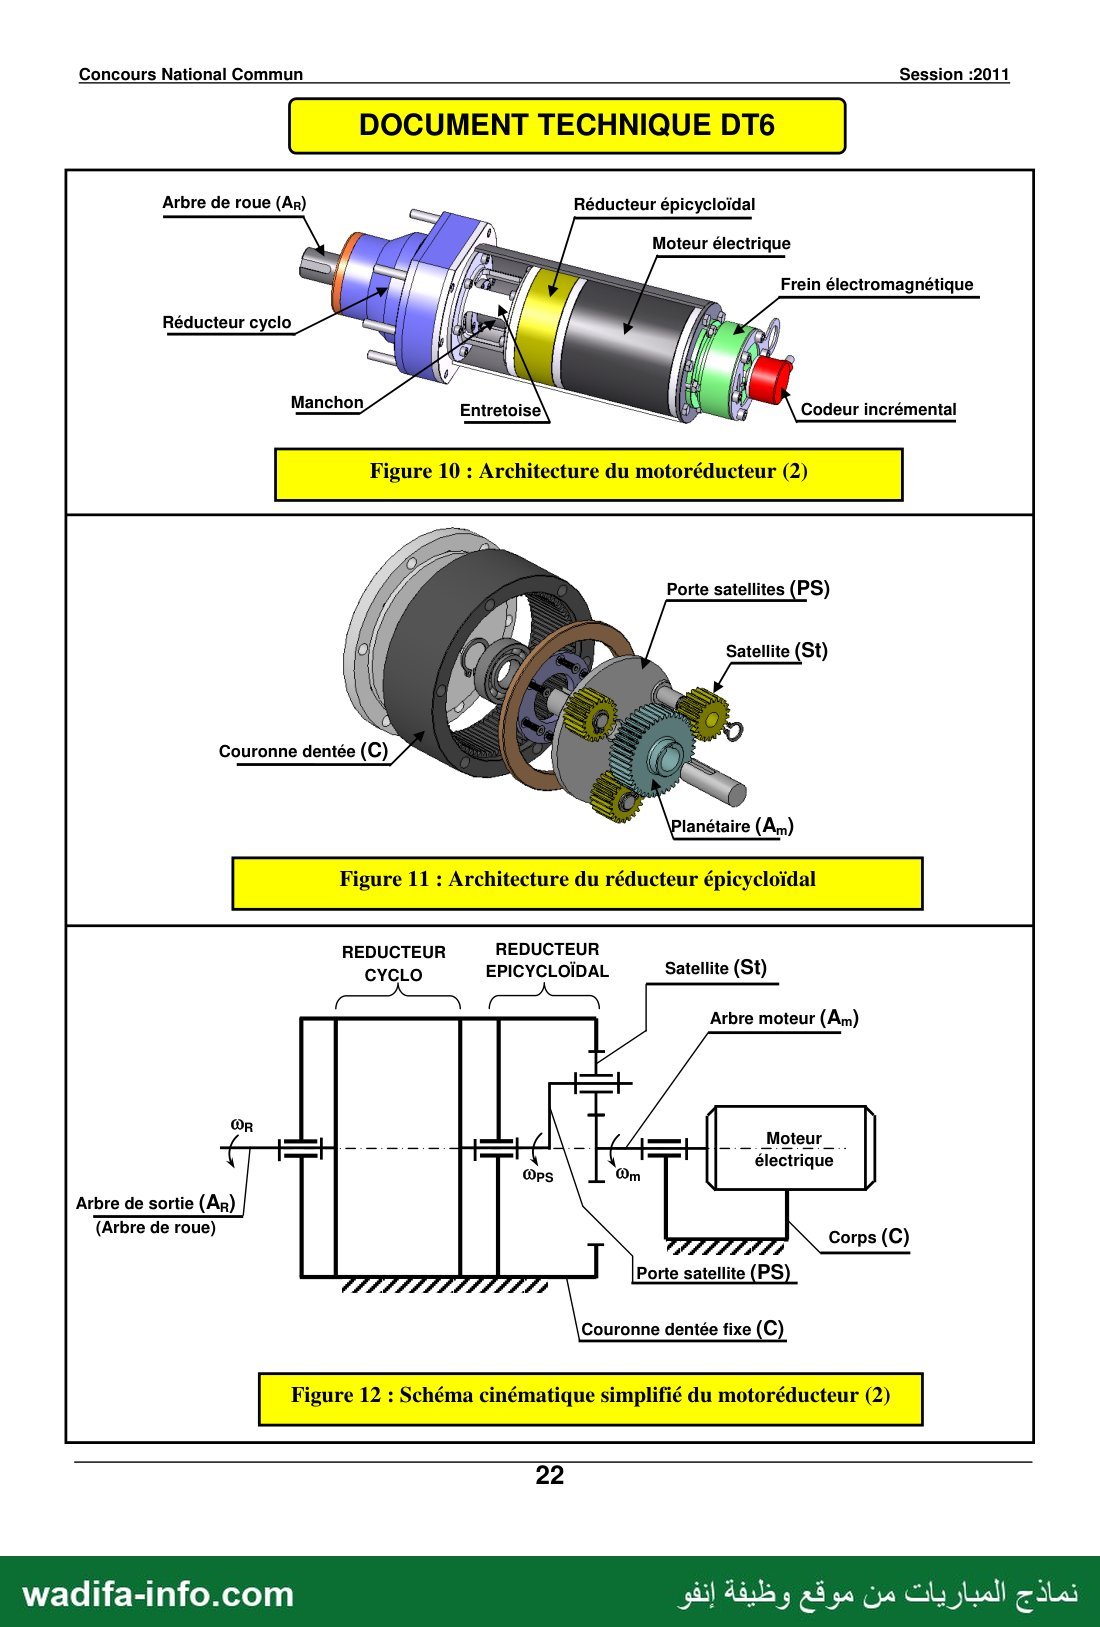
L'architecture de chaque motoréducteur (2) permettant d’actionner une roue est représentée par la figurel0 du
document technique DT6.
La réduction de la vitesse angulaire du moteur électrique se fait par deux réducteurs primaire et secondaire montés
en série ,le primaire est un réducteur à train épicycloïdal le secondaire est appelé Cyclo.
La figure 11 du document technique DT6 représente l’architecture du réducteur épicycloïdal.
On adopte pour le motoréducteur le schéma cinématique simplifié de la figure 12 du document technique DT6
et on notera ©, la vitesse angulaire de l’arbre moteur (Am), ووه celle du porte satellite (PS) et or celle de l’arbre de
sortie (Ar) (arbre de roue) dans leurs mouvements par rapport au corps (C).
Ÿ Réducteur épicycloïdal :
Nombre de dents du planétaire (Am) : Zm = 32 8 Nombre de dents du satellite (St) : Zs = 16
Nombre de dents de la couronne dentée fixe (C) : Ze = 64
On note d’autre part Jrep le moment d'inertie de l’ensemble réducteur épicycloïdal ramené sur l’axe du
porte satellite (PS).
Ÿ Réducteur cyclo :
A ui 0
Rapport de réduction n, كح
ووم 5
Moment d’inertie de l’ensemble réducteur Cyclo ramené sur l’axe de l’arbre de sortie (Ar) est noté Jrey -
› Question 20 :
a) Calculer le rapport de réduction n, = rs du réducteur épicycloïdal.
00
b) Calculer le rapport de réduction global كح حر .
› Question 21 :
Sachant que le moment d’inertie de l’arbre moteur (An) par rapport à son axe est noté مل , déterminer
l’expression du moment d’inertie équivalent noté مل ég de l’ensemble (arbre moteur (A,) + réducteur
épicycloïdal + réducteur cyclo) ramené sur l’axe de l’arbre moteur (Am)-
8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Session :2011
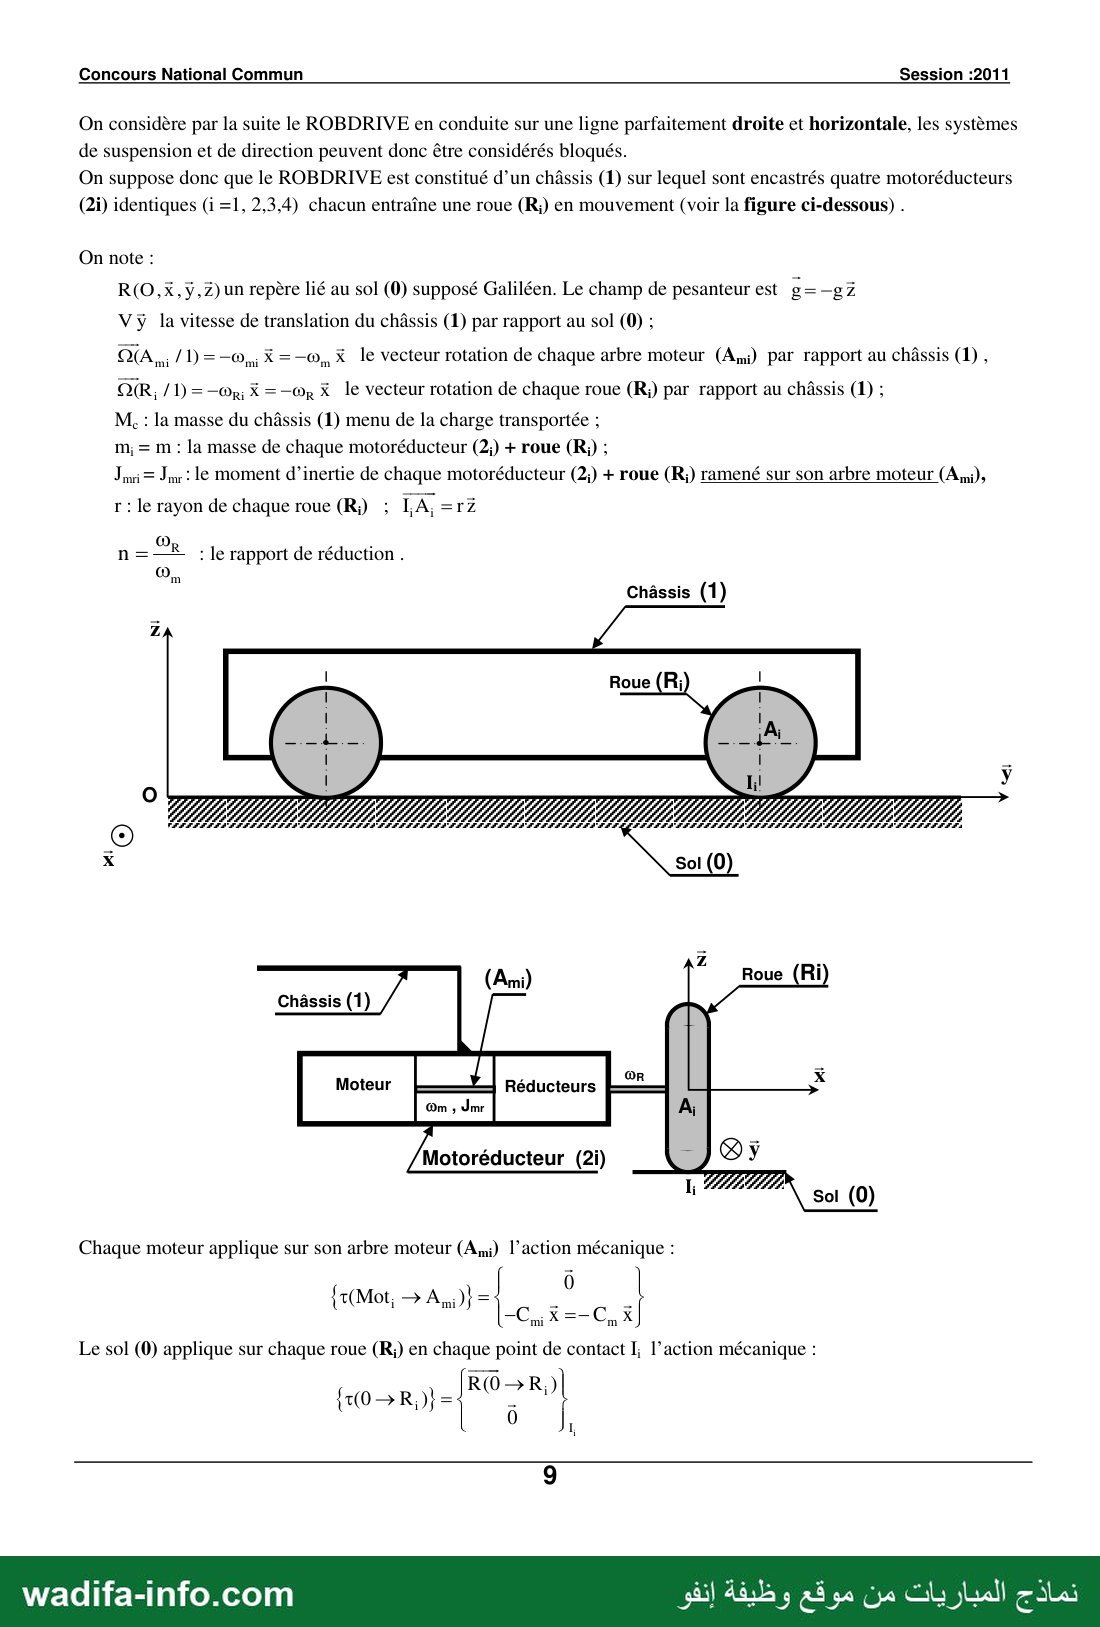
On considère par la suite le ROBDRIVE en conduite sur une ligne parfaitement droite et horizontale, les systèmes
de suspension et de direction peuvent donc être considérés bloqués.
On suppose donc que le ROBDRIVE est constitué d’un châssis (1) sur lequel sont encastrés quatre motoréducteurs
(Qi) identiques (i =1, 2,3,4) chacun entraîne une roue (R;) en mouvement (voir la figure ci-dessous) .
On note :
R(O,X,ÿ,Z) un repère lié au sol (0) supposé Galiléen. Le champ de pesanteur est g=—gZ
Vÿ la vitesse de translation du châssis (1) par rapport au sol (0) ;
/1( - ه- X=-0, X 16 vecteur rotation de chaque arbre moteur (Ami) par rapport au châssis (1),
OR, /1)=—®p; À =-®, X le vecteur rotation de chaque roue (R;) par rapport au châssis (1) ;
M, : la masse du châssis (1) menu de la charge transportée ;
m; = m : la masse de chaque motoréducteur (2;) + roue (R;) ;
نول حوول le Moment d’inertie de chaque motoréducteur (2;) + roue (R;) ramené sur son arbre moteur (Ami)»
r : le rayon de chaque roue (R;) ; LA, =rZ
n=—" : le rapport de réduction .
Châssis (1)
9 AAA AAA
اك" دق كا لي" ايد د د اد اد ابد اد اد يد" يد يد "يايد "يلين" ا لد د د FFF FFF د د د د د د لج ل" أ ل ل ل ل ل ل ل ل "ل ل ل د لد ل لد ل ل ل ل" ا قل اي" باقلأ ©
Châssis (1)
Réducteurs "م
Motoréducteur (2i)
Chaque moteur applique sur son arbre moteur (Ami) l’action mécanique :
0
لاا أن 1
Le sol (0) applique sur chaque roue (R;) en chaque point de contact I; l’action mécanique :
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Session :2011
La résistance des roues au roulement est modélisée par une force équivalente qui s’applique au châssis (1) du
ROBDRIVE, cette force est notée F =—F ÿ .
On suppose que toutes les liaisons pivots sont parfaites, les roues (R;) roulent sans glisser sur le sol (0) et tous les
solides en rotation sont équilibrés dynamiquement.
On isole l’ensemble (Erop) = ROBDRIVE = (châssis (1) + les quatre motoréducteurs + les quatre roues) .
› Question 22 :
a) Exprimer V en fonction de يوت
b) Déterminer l’énergie cinétique de l’ensemble (Erop) dans son mouvement par rapport au sol (0).
› Question 23 :
Appliquer le théorème de l’énergie cinétique à l’ensemble (Epop) dans son mouvement par rapport au sol
(0) (On distinguera clairement les puissances des actions mécaniques extérieures et intérieures à (Erob)).
=C, -C, et indiquer les ب
puis montrer que l’équation obtenue peut se mettre sous la forme : Li
expressions de Je, et Cré-
VI-2- Asservissement :
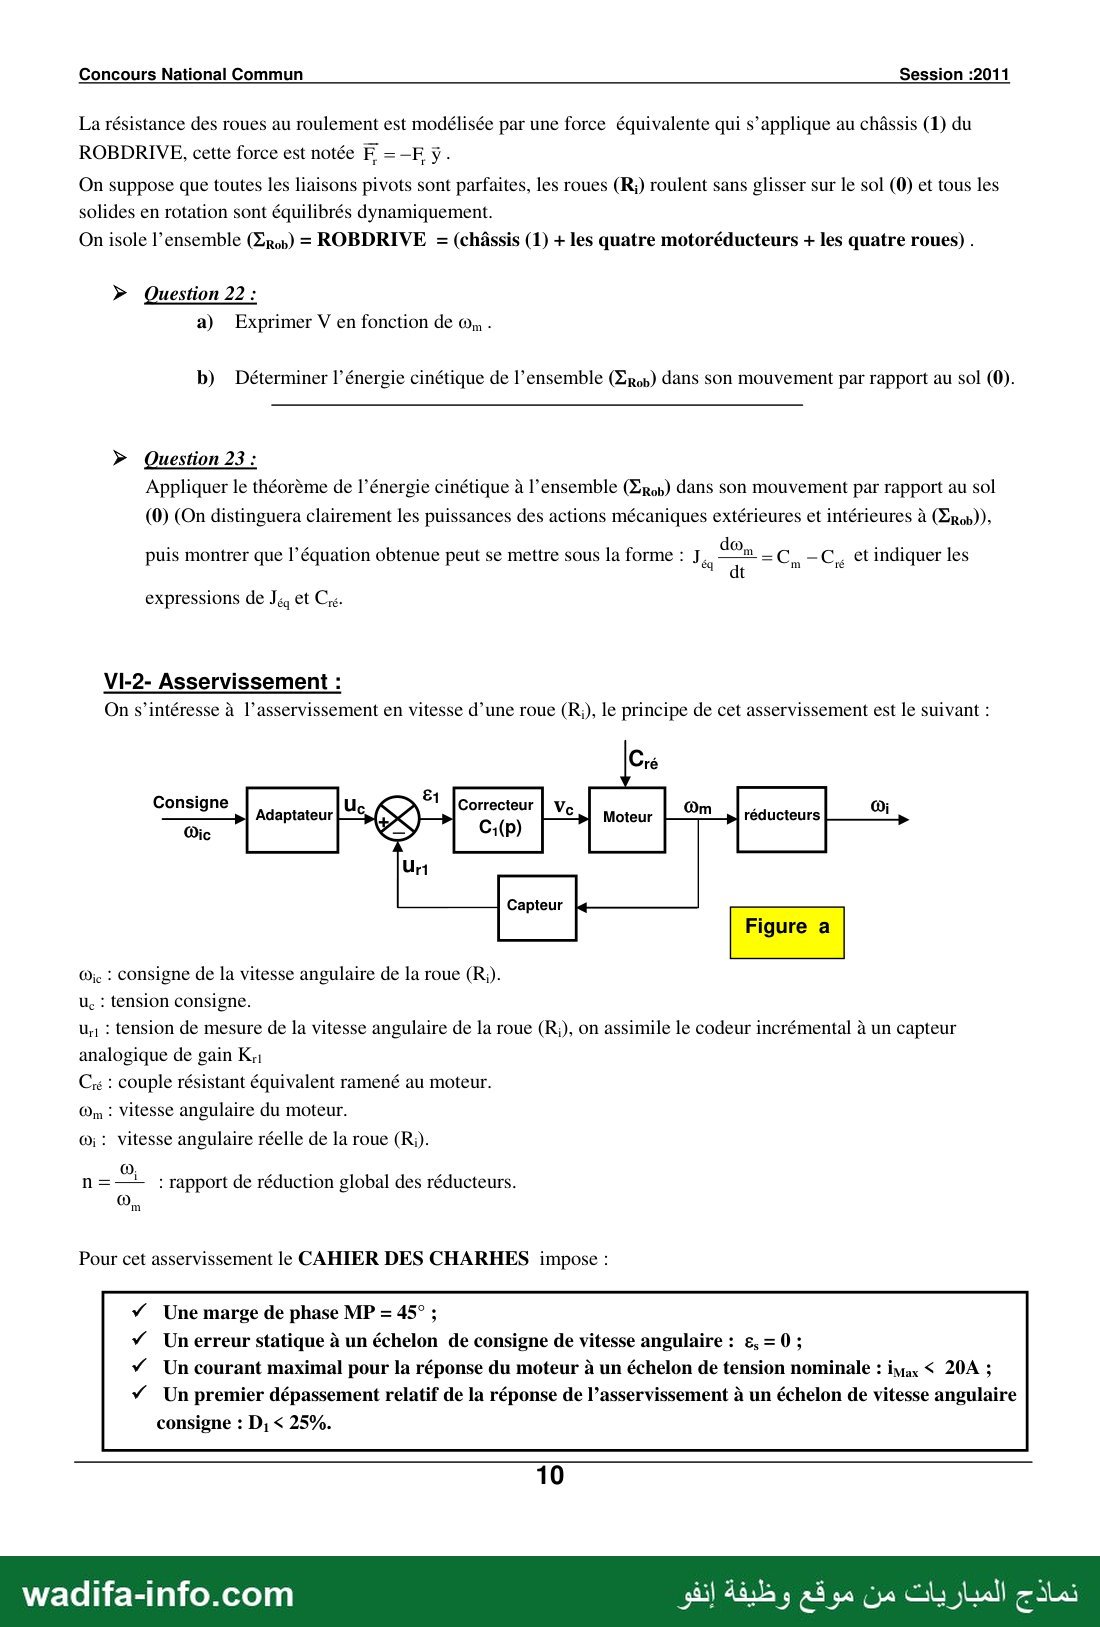
On s’intéresse à l’asservissement en vitesse d’une roue (R;), le principe de cet asservissement est le suivant :
Consigne
06
Adaptateur
Capteur
Consigne de la vitesse angulaire de la roue (R;). : :هه
tension consigne. :ونا
U,; : tension de mesure de la vitesse angulaire de la roue (R;), on assimile le codeur incrémental à un capteur
analogique de gain كا
couple résistant équivalent ramené au moteur. : ين
Vitesse angulaire du moteur. نوه
vitesse angulaire réelle de la roue (R;). :زه
rapport de réduction global des réducteurs. : لحو
Pour cet asservissement le CAHIER DES CHARHES impose :
Ÿ Une marge de phase MP = 45° ;
Ÿ Un erreur statique à un échelon de consigne de vitesse angulaire : €, = 0 ;
Ÿ Un courant maximal pour la réponse du moteur à un échelon de tension nominale : .ييا › 20A ;
Ÿ Un premier dépassement relatif de la réponse de l’asservissement à un échelon de vitesse angulaire
consigne : D; › 25%.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Session :2011
VI-2-1- Modélisation du moteur électrique :
On donne ci-après les équations régissant le comportement du moteur électrique :
e Equation électrique : u,,(t)=e(t)+ Ri(t) + ل 8 Un(t) étant la tension de commande du moteur,
e(t) la force contrélectromotrice, i(t) le courant d’induit et R et L sont respectivement la résistance et
l’inductance de l’induit.
e Equation mécanique : Ja =C,()-fo,()-C;(0 ; Je, étant le moment d’inertie équivalent
ramené sur l’arbre moteur, ®,(t) la vitesse angulaire du moteur, C,,(t) le couple moteur, ين le couple
résistant équivalent ramené sur l’arbre moteur et f le coefficient des frottements visqueux.
e Equations de couplage : e(t)=ko,(t) ; C,(t)=ki(t).
Les caractéristiques du moteur électrique à courant continu utilisé sont indiquées sur le tableau suivant :
Tension Fréquence de Couple Puissance Résistance Inductance Constante de
nominale | rotation nominale nominal nominale de l’induit couplage
U,=83 V | N,= 3000 tr/min | C,=3,2mN | P,= 1000 W | R=0,46Q | L=1,5.10°H | k=0,244 (SI)
De plus on donne | Ja = 3,33.10 Kg.m” etf= 0.01 N.mrd's
Dans le domaine temporel les variables sont notées en lettres minuscules, leurs transformées de Laplace seront
notées en majuscule, les conditions initiales seront considérées nulles et on notera u(t) la fonction échelon unitaire.
› Question 24 :
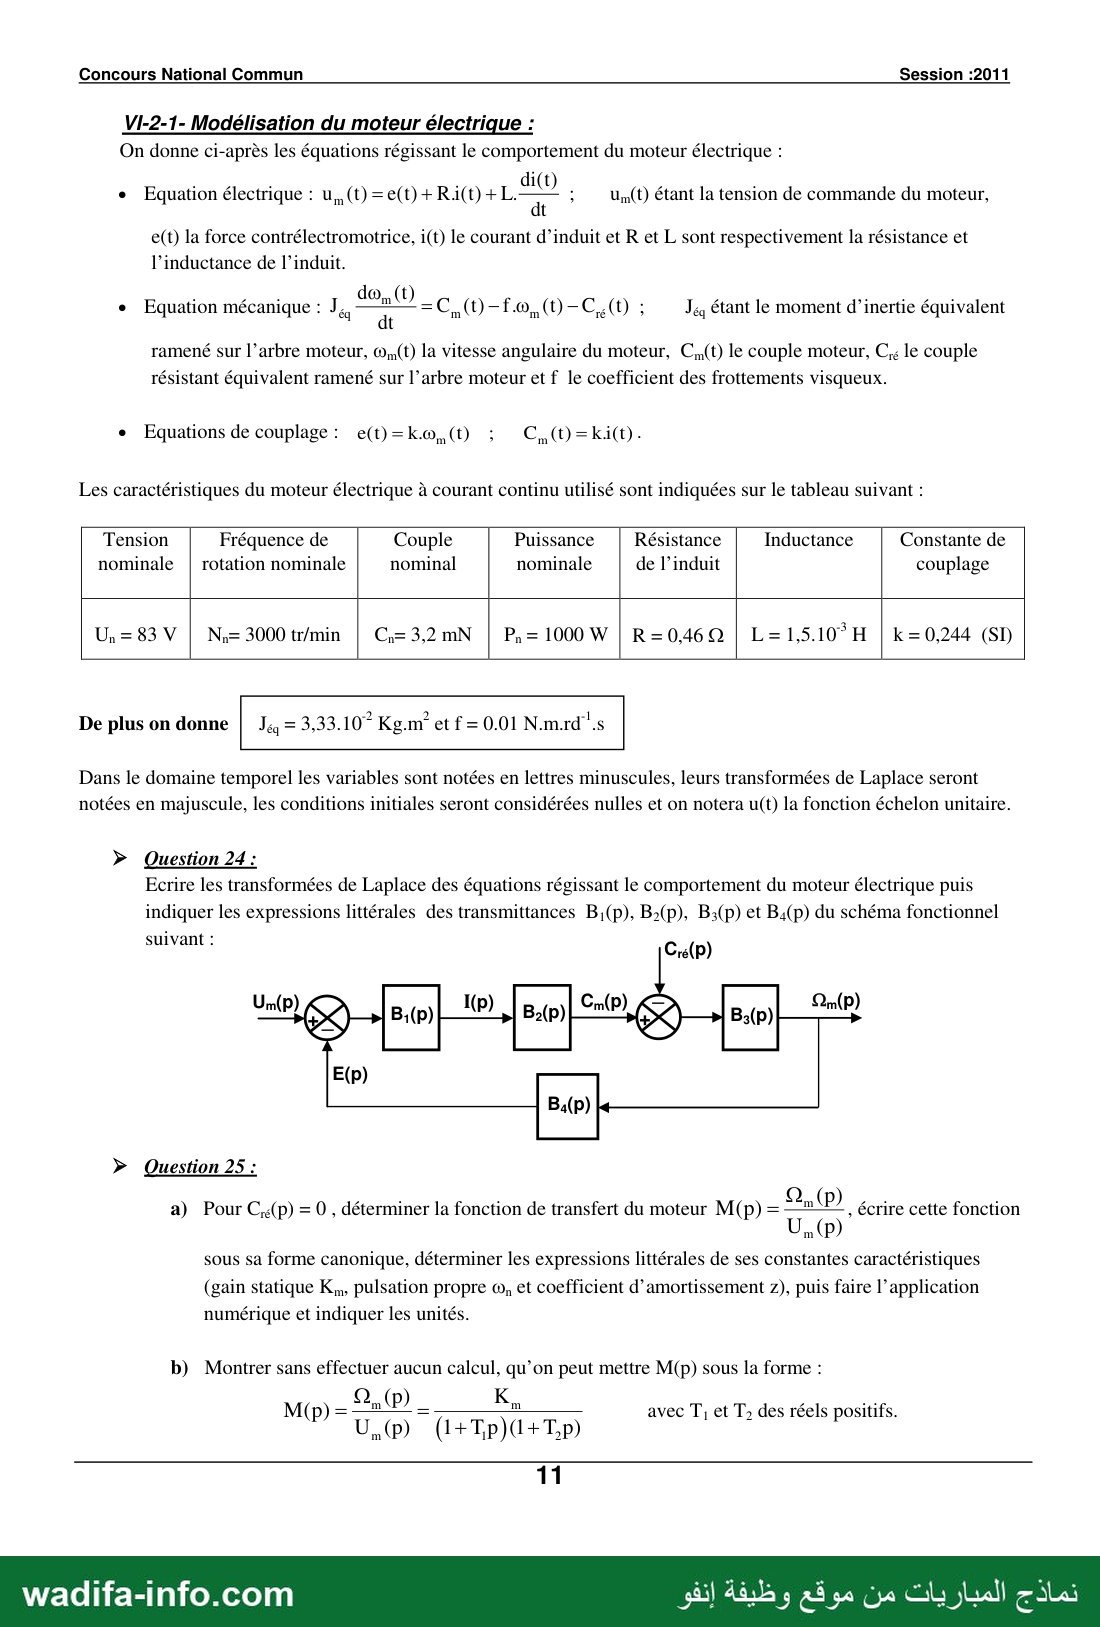
Ecrire les transformées de Laplace des équations régissant le comportement du moteur électrique puis
indiquer les expressions littérales des transmittances B;(p), Bz(p), B:(p) et Bs(p) du schéma fonctionnel
suivant :
› Question 25 :
a) Pour رين = 0 , déterminer la fonction de transfert du moteur M(p) =
ÊQ m ( 0 )
sous sa forme canonique, déterminer les expressions littérales de ses constantes caractéristiques
, écrire cette fonction
(gain statique وكا pulsation propre وه et coefficient d’amortissement z), puis faire l’application
numérique et indiquer les unités.
b) Montrer sans effectuer aucun calcul, qu’on peut mettre M(p) sous la forme :
52 K
11
avec T, et T, des réels positifs.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Session :2011
c) On peut définir pour le moteur deux constantes de temps :
T, = 1 : constante du temps électrique ;
Tn=——_ _—: Constante du temps mécanique .
Rf+k
Calculer les valeurs numériques de T, et مك puis vérifier que cette approximation est valable.
Ainsi on peut approcher la fonction de transfert M(p) à M(p)=
d) Donner l’allure de la réponse œ,.(t) du moteur à un échelon unitaire de tension u,(t) = u(t), indiquer
les valeurs numériques des caractéristiques de cette réponse.
› Question 26 :
On suppose toujours que C,; = 0, déterminer la fonction de transfert H,(p)= Ip)
, montrer qu’on
littérales عل K; et T; puis faire l’application numérique (indiquer les unités).
, indiquer les expressions
peut la mettre sous la forme canonique : H_(p) =
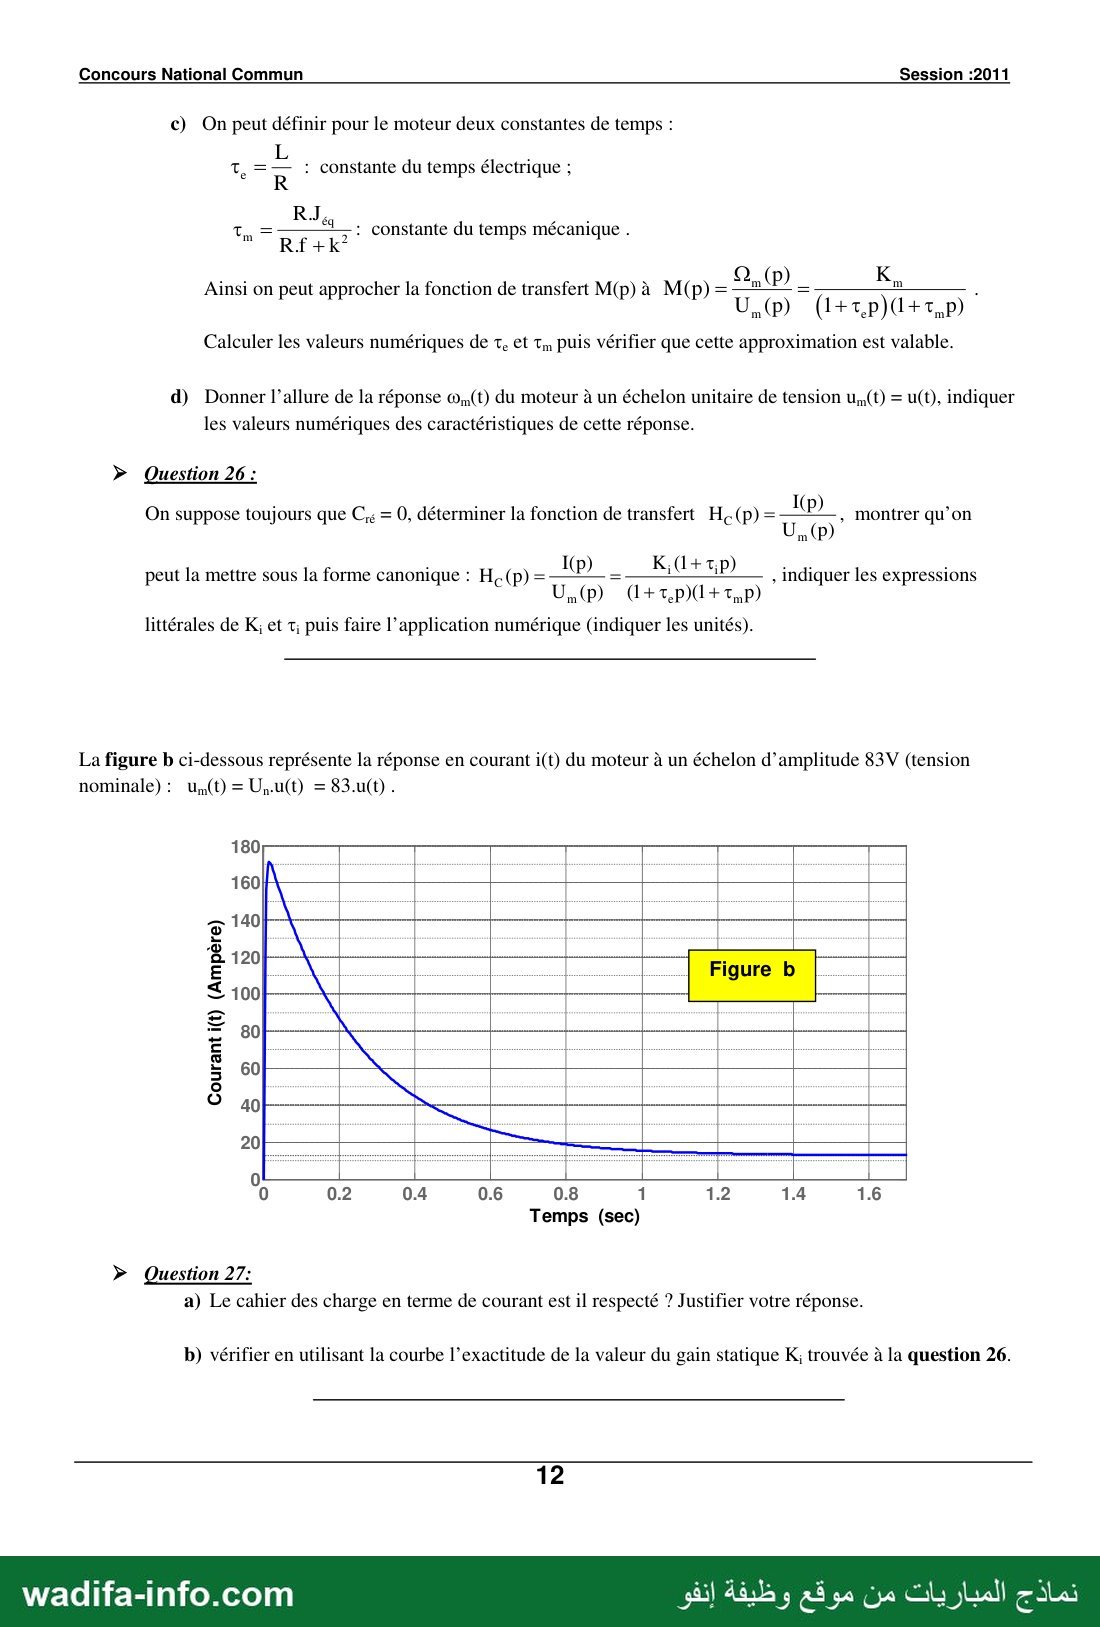
La figure b ci-dessous représente la réponse en courant i(t) du moteur à un échelon d’amplitude 83V (tension
Courant i(t) (Ampère)
0 0.2 0.4 0.6 0.8 1 1.2 14 16
Temps (sec)
› Question 27:
a) Le cahier des charge en terme de courant est il respecté ? Justifier votre réponse.
b) vérifier en utilisant la courbe l’exactitude de la valeur du gain statique K; trouvée à la question 26.
12
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Session :2011
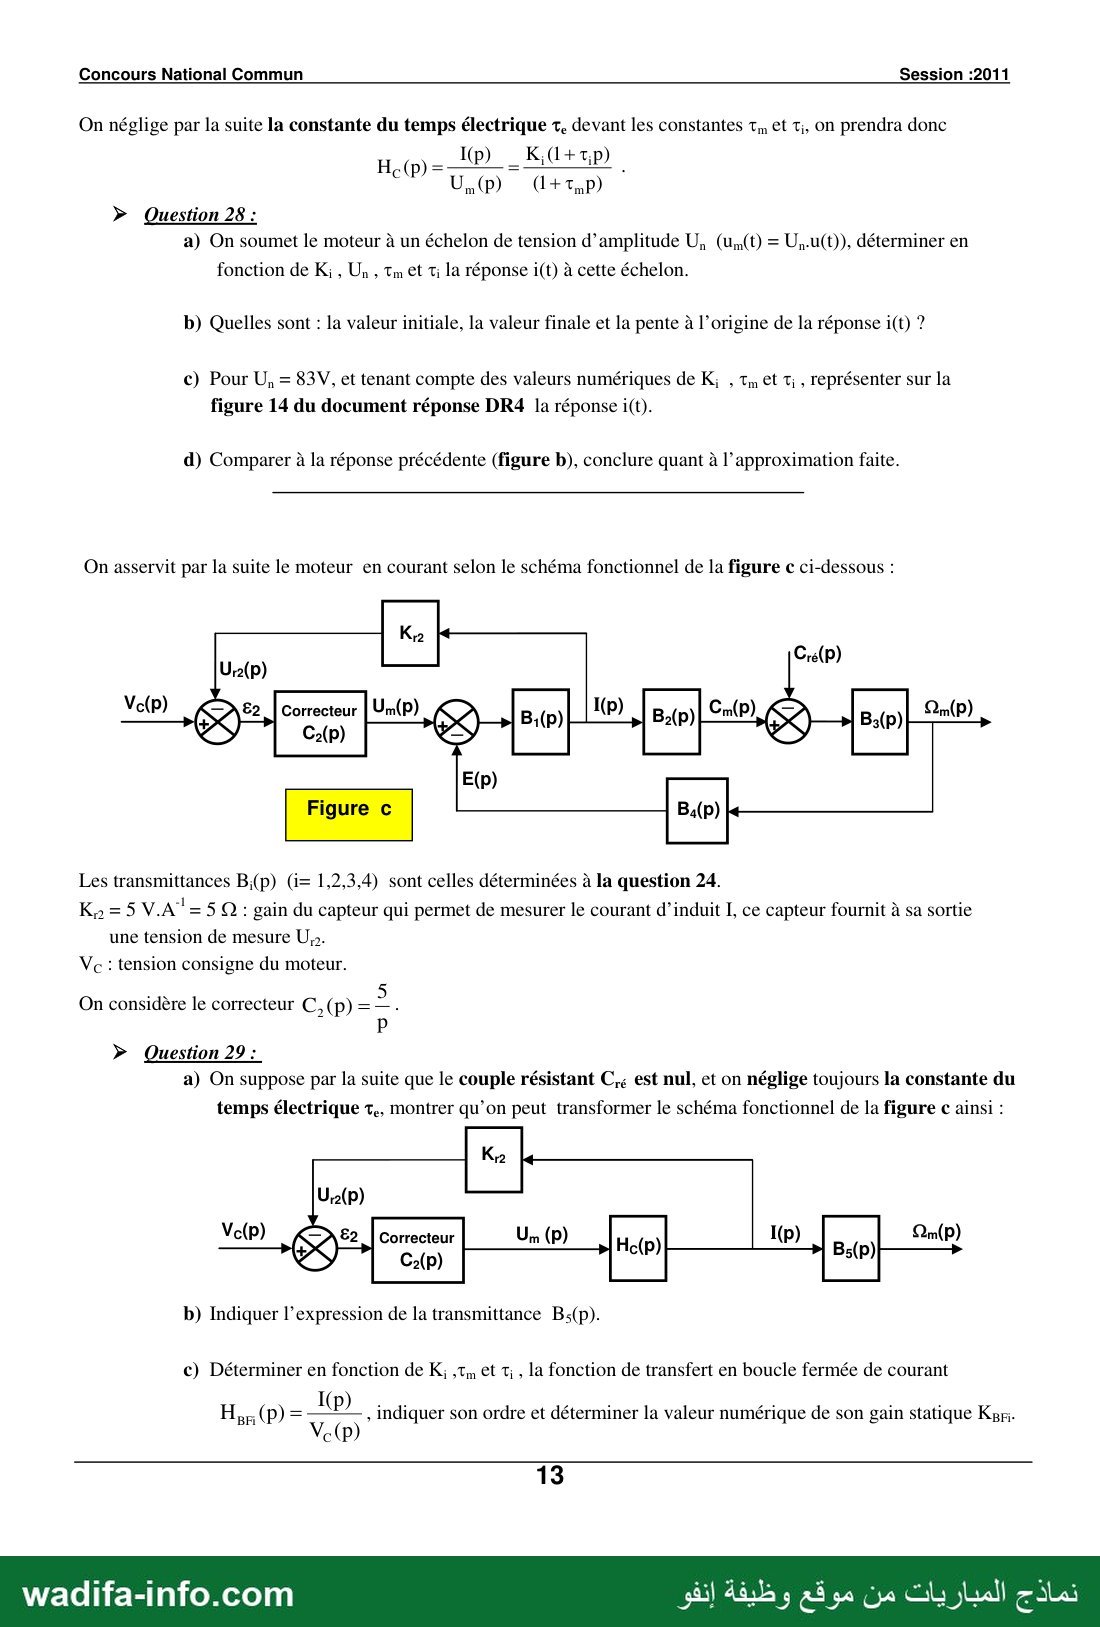
On néglige par la suite la constante du temps électrique t. devant les constantes م et نك ON prendra donc
CPU RP) A+ tp)
› Question 28 :
a) On soumet le moteur à un échelon de tension d’amplitude ونا (Un(t) = U,-u(t)), déterminer en
fonction de K;, Un , Tm et T; la réponse i(t) à cette échelon.
b) Quelles sont : la valeur initiale, la valeur finale et la pente à l’origine de la réponse 1i(t) ?
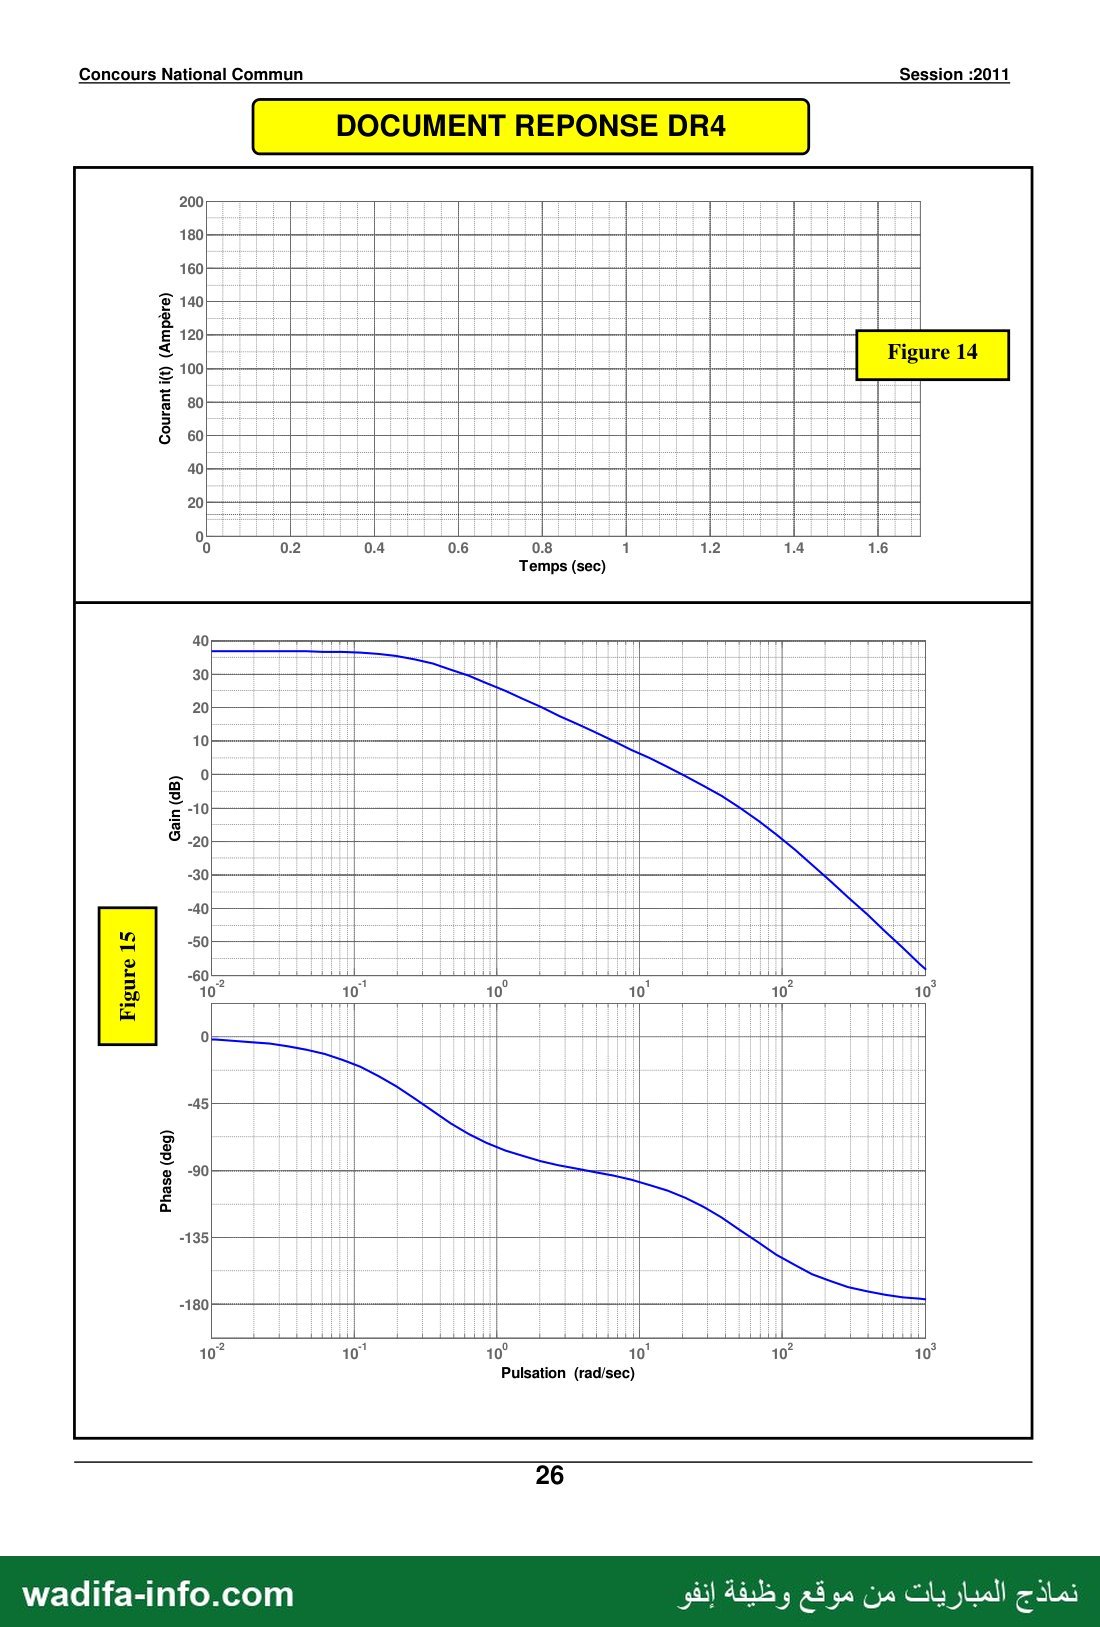
c) Pour U, = 83V, et tenant compte des valeurs numériques de K; , Tn et T; , représenter sur la
figure 14 du document réponse DR4 la réponse i(t).
d) Comparer à la réponse précédente (figure b), conclure quant à l’approximation faite.
On asservit par la suite le moteur en courant selon le schéma fonctionnel de la figure c ci-dessous :
Les transmittances B;(p) (i= 1,2,3,4) sont celles déterminées à la question 24.
K,=5 V.A"= 50 : gain du capteur qui permet de mesurer le courant d’induit I, ce capteur fournit à sa sortie
une tension de mesure .ونا
Ve : tension consigne du moteur.
On considère le correcteur C,(p)= 3 .
› Question 29 :
a) On suppose par la suite que le couple résistant C,« est nul, et on néglige toujours la constante du
temps électrique ى؟ montrer qu’on peut transformer le schéma fonctionnel de la figure c ainsi :
Correcteur
Cz(p)
b) Indiquer l’expression de la transmittance B«(p).
c) Déterminer en fonction de K; م et T; , la fonction de transfert en boucle fermée de courant
Her (P)= à
, indiquer son ordre et déterminer la valeur numérique de son gain statique Kgr.
13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Session :2011
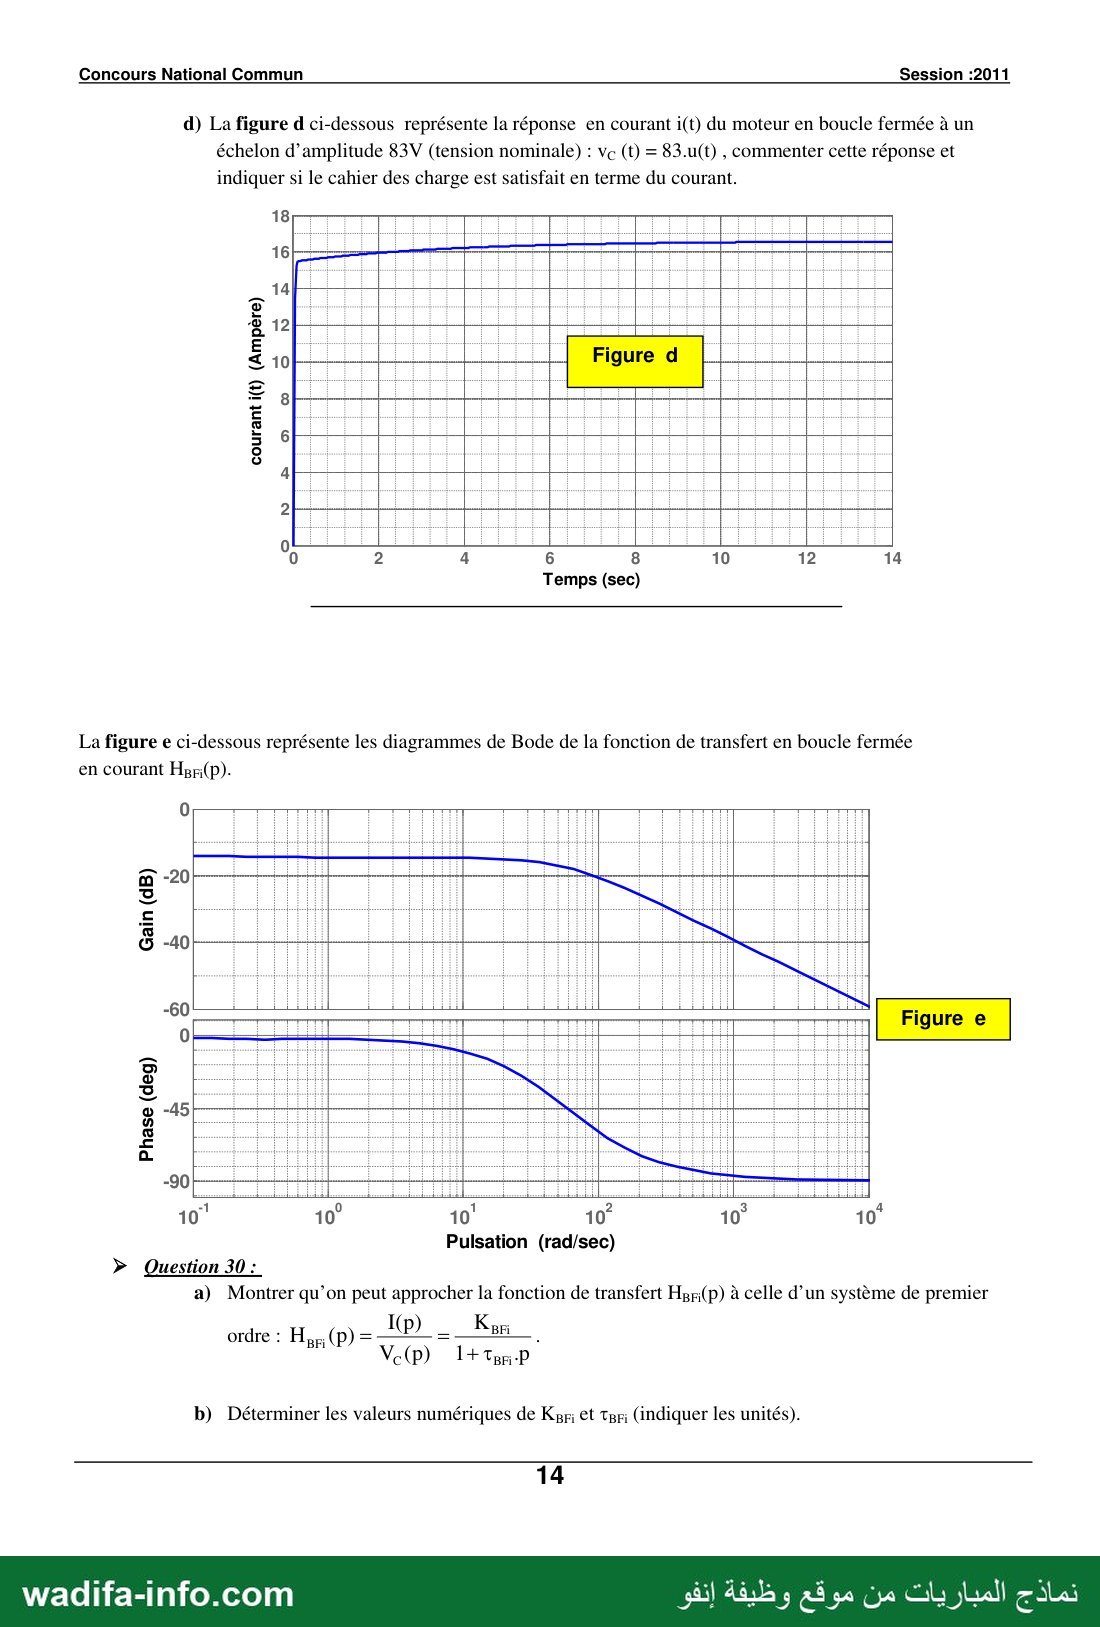
d) La figure d ci-dessous représente la réponse en courant i(t) du moteur en boucle fermée à un
échelon d’amplitude 8317 (tension nominale) : vec (t) = 83.u(t) , commenter cette réponse et
indiquer si le cahier des charge est satisfait en terme du courant.
16
14
courant i(t) (Ampère)
5 0 ٍ 4
Temps (sec)
La figure e ci-dessous représente les diagrammes de Bode de la fonction de transfert en boucle fermée
en courant Hgr(p).
Gain (dB)
Phase (deg)
5
0
10 10! 10° 10
Pulsation (rad/sec)
› Question 30 :
a) Montrer qu’on peut approcher la fonction de transfert Hgr;(p) à celle d’un système de premier
Ip) __ Ken
ordre : Hpr (P) = ‘
w Ve) 1+Ten-P
b) Déterminer les valeurs numériques de Kgr; et Tgy; (indiquer les unités).
14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Session :2011
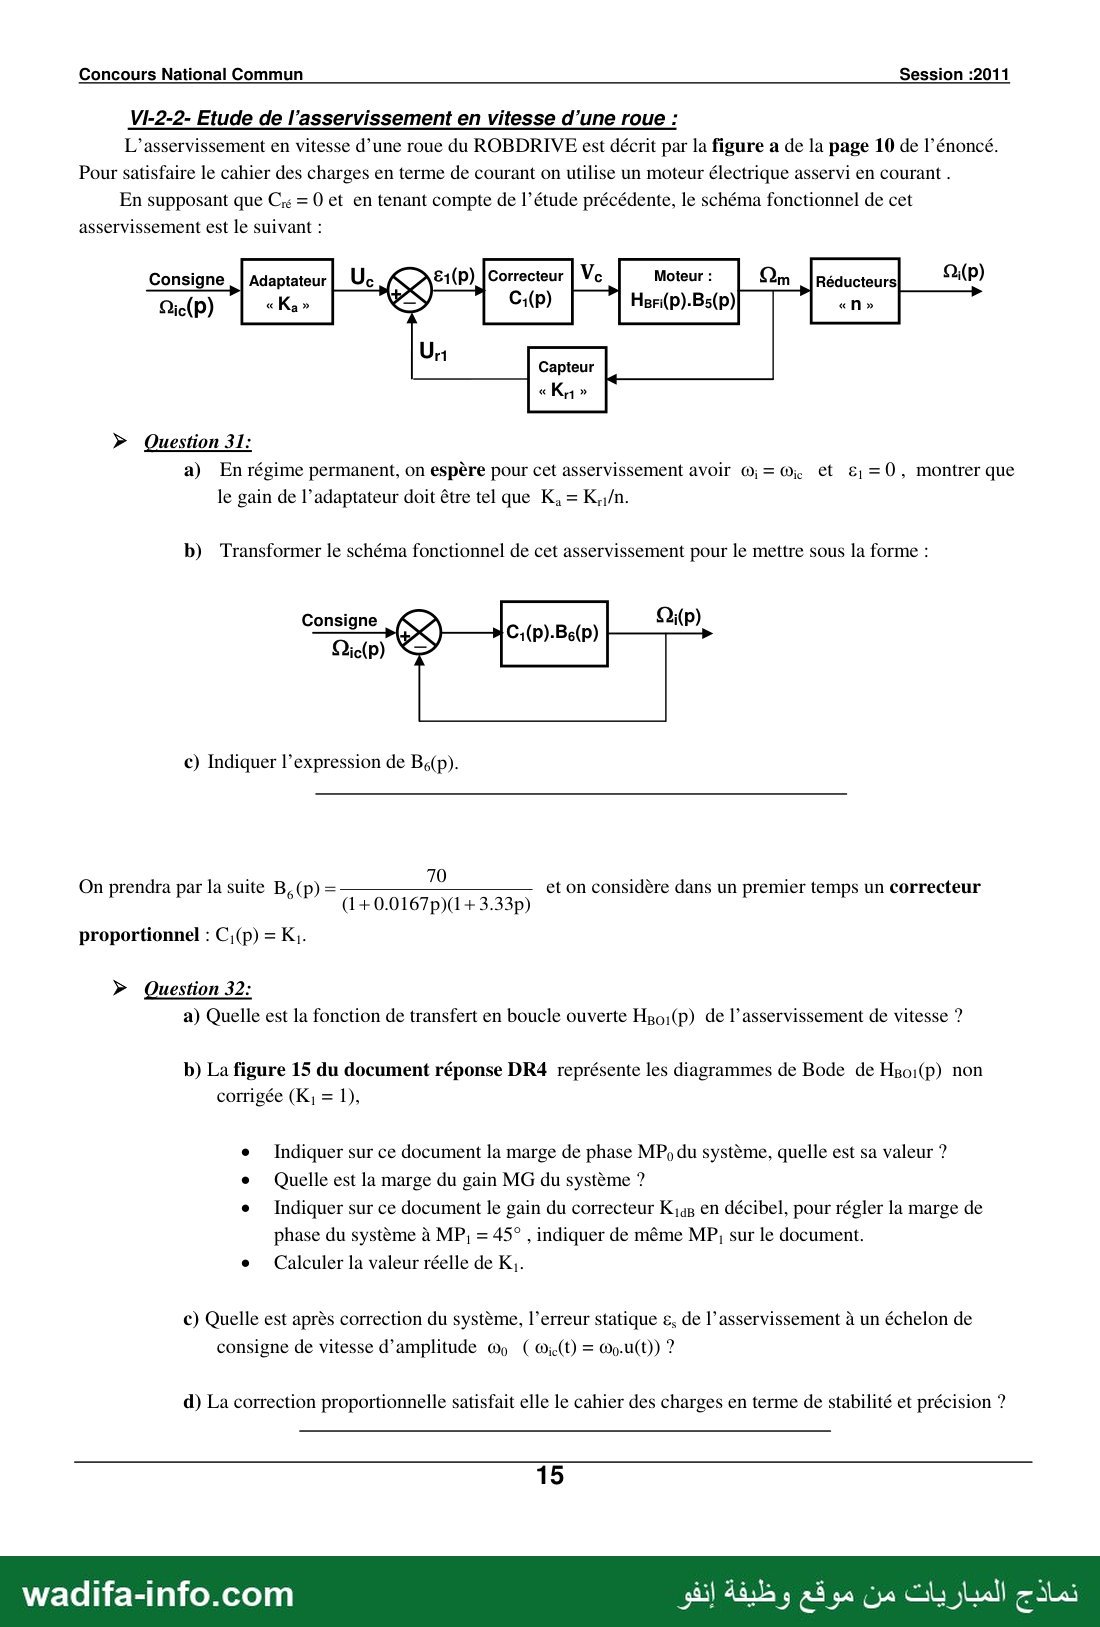
VI-2-2- Etude de l'asservissement en vitesse d’une roue :
L’asservissement en vitesse d’une roue du ROBDRIVE est décrit par la figure a de la page 10 de l’énoncé.
Pour satisfaire le cahier des charges en terme de courant on utilise un moteur électrique asservi en courant .
En supposant que Cr = 0 et en tenant compte de l’étude précédente, le schéma fonctionnel de cet
asservissement est le suivant :
Adaptateur Moteur : Réducteurs OP)
Consigne
Capteur
› Question 31:
a) En régime permanent, on espère pour cet asservissement avoir رض جره et € =0, montrer que
le gain de l’adaptateur doit être tel que K, = K,y/n.
b) Transformer le schéma fonctionnel de cet asservissement pour le mettre sous la forme :
Consigne
Qic(p)
18 1(P)Be(p) 5
c) Indiquer l’expression de Be(p).
On prendra par la suite B,(p)= 70 et on considère dans un premier temps un correcteur
(1+0.0167p)(1 + 3.33p)
proportionnel : C,(p) = K,.
› Question 32:
a) Quelle est la fonction de transfert en boucle ouverte Hgo:(p) de l’asservissement de vitesse ?
b) La figure 15 du document réponse DR4 représente les diagrammes de Bode de Hgo:(p) non
corrigée (K, = 1),
e Indiquer sur ce document la marge de phase MPy du système, quelle est sa valeur ?
e Quelle est la marge du gain MG du système ?
e Indiquer sur ce document le gain du correcteur K ag en décibel, pour régler la marge de
phase du système à MP, = 45° , indiquer de même MP, sur le document.
e Calculer la valeur réelle de K,.
c) Quelle est après correction du système, l’erreur statique يع de l’asservissement à un échelon de
consigne de vitesse d’amplitude وه ( Oi(t) = Op.U(t)) ?
d) La correction proportionnelle satisfait elle le cahier des charges en terme de stabilité et précision ?
15
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Session :2011
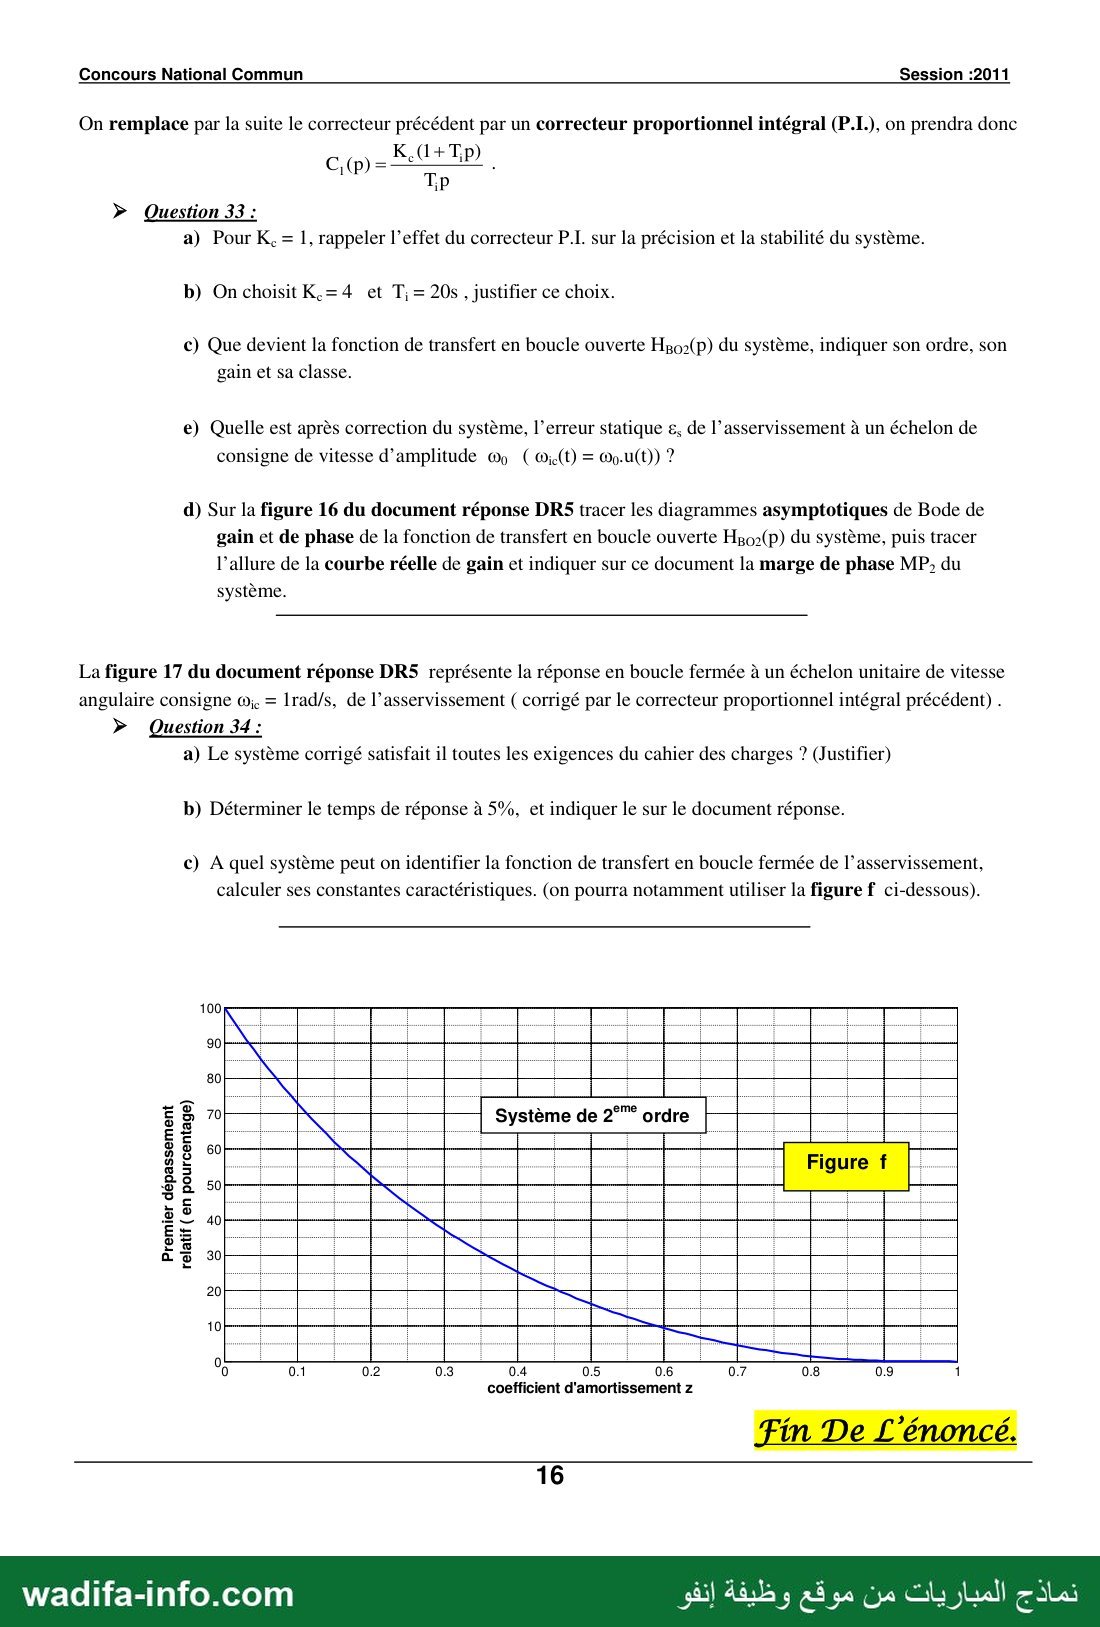
On remplace par la suite le correcteur précédent par un correcteur proportionnel intégral (P.L.), on prendra donc
1
› Question 33 :
a) Pour K, = 1, rappeler l’effet du correcteur .1.ط sur la précision et la stabilité du système.
b) On choisit K.= 4 et T;= 205 , justifier ce choix.
c) Que devient la fonction de transfert en boucle ouverte Hgoz(p) du système, indiquer son ordre, son
gain et sa classe.
e) Quelle est après correction du système, l’erreur statique €, de l’asservissement à un échelon de
consigne de vitesse d’amplitude وه ( Oi(t) = Op.U(t)) ?
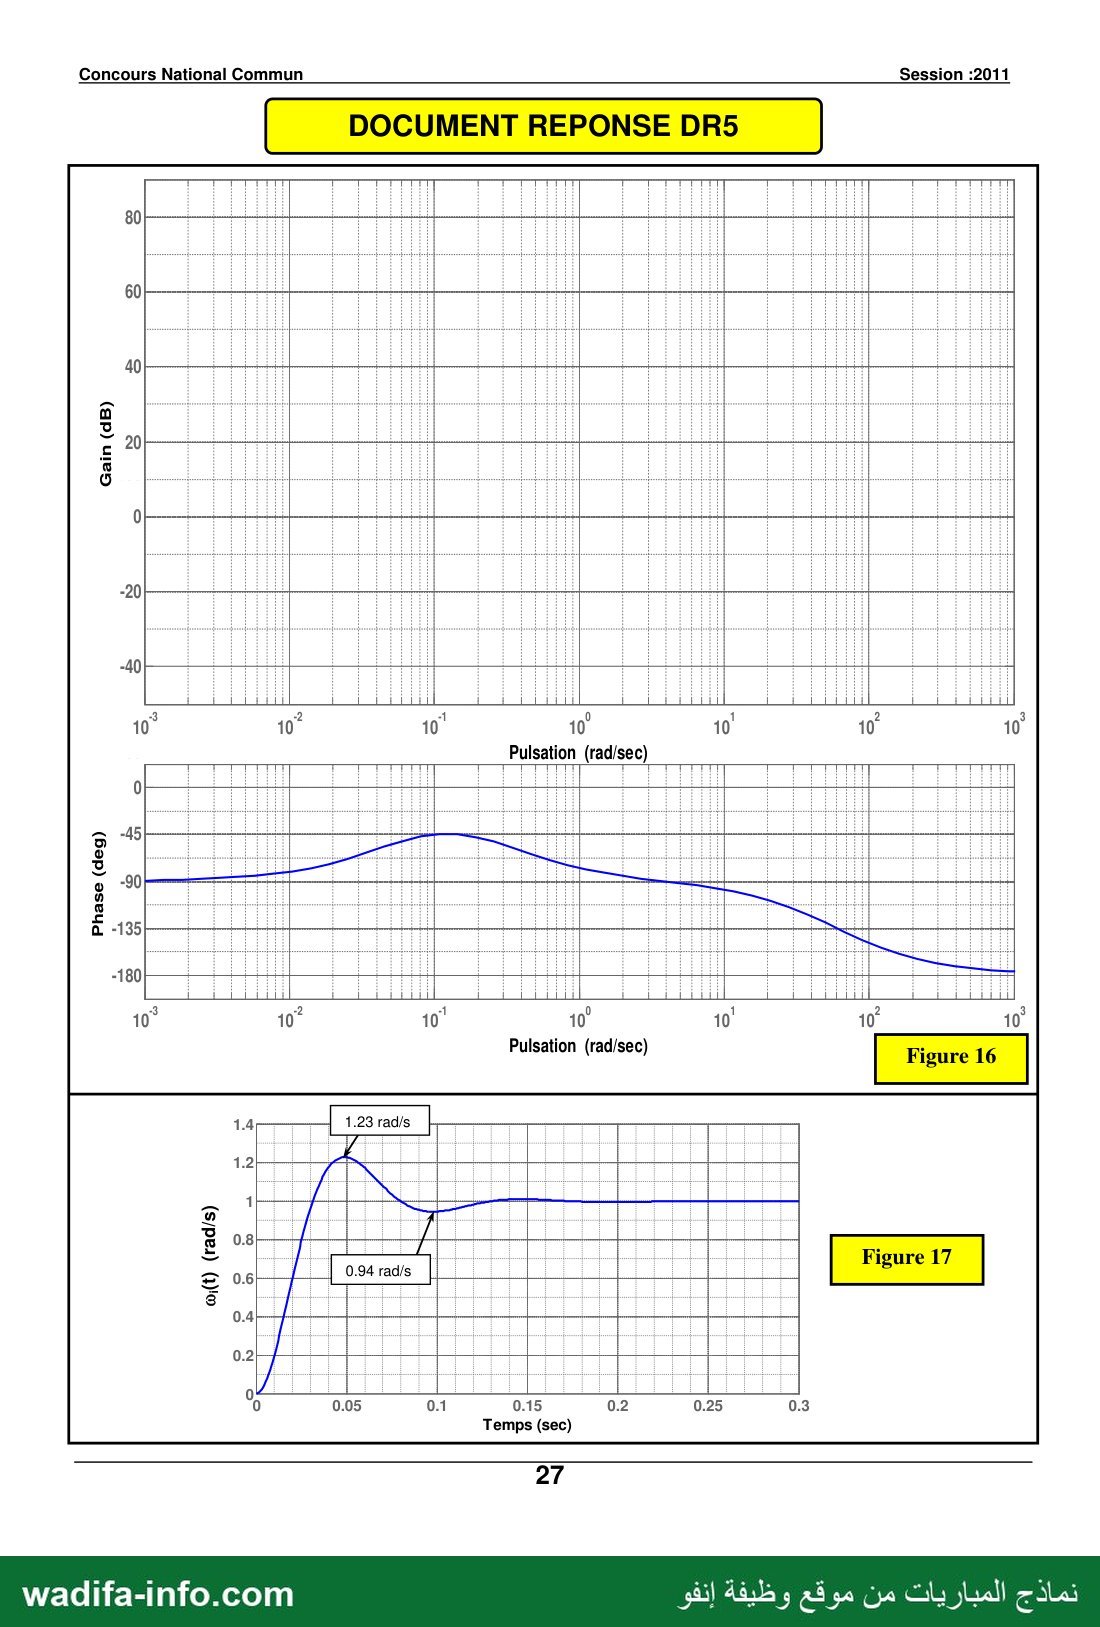
d) Sur la figure 16 du document réponse DRS tracer les diagrammes asymptotiques de Bode de
gain et de phase de la fonction de transfert en boucle ouverte Hgoz(p) du système, puis tracer
l’allure de la courbe réelle de gain et indiquer sur ce document la marge de phase MP, du
système.
La figure 17 du document réponse DRS représente la réponse en boucle fermée à un échelon unitaire de vitesse
angulaire consigne ; = lrad/s, de l’asservissement ( corrigé par le correcteur proportionnel intégral précédent) .
› Question 34 :
a) Le système corrigé satisfait il toutes les exigences du cahier des charges ? (Justifier)
b) Déterminer le temps de réponse à 5%, et indiquer le sur le document réponse.
c) À quel système peut on identifier la fonction de transfert en boucle fermée de l’asservissement,
calculer ses constantes caractéristiques. (on pourra notamment utiliser la figure f ci-dessous).
5
Premier dépassement
relatif (en pourcentage)
0 010-02 03 04 05 0.6 0.7 0.8 0.9 1
coefficient d'amortissement z
Fin De L'énoncé.
16
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Session :2011
DOCUMENT TECHNIQUE DT1
Pupitre utilisateur Partie commande
Figure 1
Vérin de suspension (12) 0
Ecran de contrôle
Boitier électronique
Batteries
Châssis (1)
Télémètre Laser
Motoréducteur (2)
(R;) : Roue ; (7) : Renvoi de braquage ;
(2) : Motoréducteur ; (8) : Codeur absolu de braquage ;
(3) : arbre de roue ; (9) : Codeur incrémental de rotation de roue ;
(4) : Vérin électrique de direction ; (10) : Triangle de suspension inférieur ;
(5) : Equerre de direction ; (11) : Triangle de suspension supérieur ;
(6) : Barre de direction ; (12) : Vérin de suspension oléopneumatique ;
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Session :2011
DOCUMENT TECHNIQUE DT2
PONT ARRIERE représenté par deux vues
(Châssis (1) non représenté)
2
كبسيويع-
2 16
Plan inférieur du chassis
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
Concours National Commun Session :2011
DOCUMENT TECHNIQUE DT3
Vue suivant X
7
5 LS
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 20 —
Concours National Commun Session :2011
DOCUMENT TECHNIQUE DT4
l'indice i=1,2,3,4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
Concours National Commun Session :2011
DOCUMENT TECHNIQUE DT5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 22 —
Concours National Commun Session :2011
DOCUMENT TECHNIQUE DT6
Arbre de roue (Ar) _ Réducteur épicycloïdal
Moteur électrique
Frein électromagnétique
Porte satellites (PS)
Satellite (St)
Planétaire (Am)
REDUCTEUR REDUCTEUR
CYCLO EPICYCLOÏDAL Satellite (St)
Arbre moteur (Am)
Arbre de sortie (Ar)
(Arbre de roue)
Porte satellite (PS
Couronne dentée fixe (C
Figure 12 : Schéma cinématique simplifié du motoréducteur (2)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 23 —
Session :2011
Concours National Commun
DOCUMENT REPONSE DR1
Stocker l’énergie
électrique
Définir la position
du Robdrive dans
l’espace
Partie
commande
Adapter le Robdrive à
la charge et amortir
les oscillations
Mettre en
mouvement le
Robdrive
Codeurs
incrémentaux
Fournir et adapter
l’énergie mécanique
Transformer l’énergie
mécanique de rotation
en translation du
Robdrive
Imposer la trajectoire
Diriger le Robdrive au Robdrive
Capteurs
inductifs
Codeurs
absolus
Vérins
électriques
Equerres (5)
et barres (6)
Détecter un éventuel
obstacle
Freiner le Robdrive
نماذج المباريات من موقع وظيفة إنفو
Déplacer une
charge ou un
utilisateur
wadifa-info.com
— صفحة 24 —
Session :2011
DOCUMENT REPONSE DR2
Concours National Commun
Gérer le
fonctionnement
Consignes de vitesses
roues
Robdrive dirigé
Charge supportée
et oscillations
amorties
Robdrive en
mouvement
4 Motoréducteurs
+ 4 Roues
Excitations dues au
profil de la route
Déplacer une charge ou un utilisateur
نماذج المباريات من موقع وظيفة إنفو
Infs د , is
Energie
oléopneumatique
Supporter le poids
de la charge et
amortir les
oscillations A,
ROBDRIVE
wadifa-info.com
— صفحة 25 —
Concours National Commun Session :2011
DOCUMENT REPONSE DR3
Justification des tracés :
› Question 17 :
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 26 —
Concours National Commun Session :2011
DOCUMENT REPONSE DR4
Courant i(t) (Ampère)
Temps (sec)
Gain (dB)
Figure 15
Phase (deg)
10° 10°
Pulsation (rad/sec)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 27 —
Concours National Commun
DOCUMENT REPONSE DR5
Session :2011
Gain (dB)
Phase (deg)
2
Pulsation (rad/sec) Figure 16
Figure 17
0.15
Temps (sec)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences Industrielles pour l'Ingénieur du Concours National Commun (CNC), session 2011, commun aux écoles d'ingénieurs marocaines (classée ici en filière MP ; la page de garde, avec la durée, n'est pas dans le scan). Le support est le ROBDRIVE, un véhicule électrique automatique filoguidé à quatre roues motrices et directrices. Le sujet est un problème en six parties : analyse fonctionnelle (FAST, SADT), géométrie des masses et équilibrage, cinématique en virage, hyperstatisme et statique de la suspension, cinématique graphique de la direction, puis motoréducteur et asservissements (courant et vitesse). Il comprend 16 pages d'énoncé, 6 documents techniques et 5 documents-réponses. Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties sont indépendantes. Les plus rentables sont la partie II (calcul pur), la partie III et la partie VI (le cahier des charges sert de fil conducteur). Les tracés se font sur les documents-réponses. Les valeurs graphiques données ici sont lues sur le scan : vérifiez-les sur votre tirage.
Partie I : analyse fonctionnelle
Question 1 : FAST (DR1)
- Stocker l'énergie : batteries. Position dans l'espace : GPS. Case reliée à la partie commande : gérer le fonctionnement (traiter les informations, commander). Adapter à la charge : vérins oléopneumatiques (12) et triangles (10), (11).
- Mettre en mouvement : mesurer la vitesse de chaque roue (codeurs incrémentaux) ; énergie mécanique : motoréducteurs (2) ; rotation → translation : roues (Ri).
- Diriger : trajectoire imposée par le fil noyé ; détecter le fil (capteurs inductifs) ; mesurer les angles de braquage (codeurs absolus) ; fournir l'énergie de braquage (vérins électriques) ; transmettre le braquage aux roues (équerres et barres).
- Case du bas : assurer la sécurité. Obstacle : télémètre laser. Freiner : freins électromagnétiques à manque de courant.
Question 2 : SADT
- a) A-0. Fonction : déplacer une charge ou un utilisateur. Sortie manquante : charge ou utilisateur en position finale. Support : ROBDRIVE. Les contrôles (W, consignes, trajectoire, programme) sont déjà donnés.
- b) A0 (DR2) :
- A1 « Gérer » : contrôles consignes et programme ; support partie commande ; sorties informations sur le ROBDRIVE et consignes de braquage (vers A4).
- A2 : entrée charge ou utilisateur en position initiale ; support vérins oléopneumatiques et triangles.
- A3 : mettre en mouvement le ROBDRIVE ; sortie charge ou utilisateur en position finale.
- A4 : diriger le ROBDRIVE ; contrôle trajectoire (fil noyé) ; support vérins électriques, équerres et barres.
Partie II : inertie d'une jante et équilibrage
Question 3 : cylindre creux mince (Cy1)
Tous les points sont à r1 de l'axe : Ix = M1r1². Par révolution, ∫y²dm = ∫z²dm = M1r1²/2, et ∫x²dm = M1L²/12. D'où Iy = Iz = M1(r1²/2 + L²/12). Les symétries annulent les produits d'inertie.
Question 4 : plaque (Pi), L × a, d'épaisseur négligeable
- a) En Gi, dans (x, yi, zi) : diag( mPa²/12 ; mP(L² + a²)/12 ; mPL²/12 ).
- b) OGi = (r1 + a/2) zi. Huygens : Ai = mP(r1² + r1a + a²/3), Bi = mP(L²/12 + r1² + r1a + a²/3), Ci = mPL²/12. Les produits restent nuls, car OGi est porté par un axe principal.
Question 5 : changement de base (θi = angle de y vers yi autour de x)
- y = cos θi yi − sin θi zi, d'où IOy(Pi) = Bicos²θi + Cisin²θi.
- De même IOz(Pi) = Bisin²θi + Cicos²θi.
Question 6 : jante complète
- a) Les trois plaques sont à θ = 0, 2π/3 et 4π/3. Σ sin θi cos θi = 0, donc les produits d'inertie en (y, z) s'annulent. Les produits en x sont nuls par symétrie (plan médian). La matrice est diagonale.
- b) Avec Σcos² = Σsin² = 3/2 :
AS = M1r1² + M2r2² + 3mP(r1² + r1a + a²/3)
BS = CS = M1(r1²/2 + L²/12) + M2(r2²/2 + L²/12) + (3/2)mP(L²/6 + r1² + r1a + a²/3). - Conclusion : BS = CS. La jante a l'inertie d'un solide de révolution d'axe (O, x) : elle est équilibrée dynamiquement par construction.
Question 7 : conditions d'équilibrage dynamique de Σ = {Ri, Pt1, Pt2}
- Il faut GΣ sur l'axe (OR, xR) (équilibrage statique) et (OR, xR) axe principal d'inertie (produits EΣ = FΣ = 0). Avec wi = cos θi yR + sin θi zR :
- (1) mRd + ρ(m1cos θ1 + m2cos θ2) = 0 ; (2) m1sin θ1 + m2sin θ2 = 0 ;
- (3) F + (Lρ/2)(m1cos θ1 − m2cos θ2) = 0 ; (4) E + (Lρ/2)(m1sin θ1 − m2sin θ2) = 0.
Question 8 : masses et angles
- m1cos θ1 = −(mRdL + 2F)/(2Lρ) ; m2cos θ2 = −(mRdL − 2F)/(2Lρ) ; m1sin θ1 = −E/(Lρ) ; m2sin θ2 = E/(Lρ).
- m1 = √((mRdL + 2F)² + 4E²)/(2Lρ) et tan θ1 = 2E/(mRdL + 2F), avec cos θ1 du signe de −(mRdL + 2F).
- m2 = √((mRdL − 2F)² + 4E²)/(2Lρ) et tan θ2 = −2E/(mRdL − 2F), avec cos θ2 du signe de −(mRdL − 2F).
Partie III : cinématique en virage
Question 9
- a) K0C1 = R x1 tourne à ψ̇ : V(C1∈1/0) = Rψ̇ y1.
- b) Roulement sans glissement en I1 : V(A1) = Ω(R1/0) ∧ I1A1 = −rφ̇1 v1, avec v1 = −sin α1 x1 + cos α1 y1. Puis on transporte sur le châssis (A1C1 = b1x1 − a1y1) : V(C1∈1/0) = (rφ̇1sin α1 + a1ψ̇) x1 + (b1ψ̇ − rφ̇1cos α1) y1.
- c) De même en A2 (A2C1 = −b1x1 − a1y1) : V(C1∈1/0) = (rφ̇2sin α2 + a1ψ̇) x1 − (b1ψ̇ + rφ̇2cos α2) y1.
Question 10
- a) On identifie avec Rψ̇ y1 : rφ̇1sin α1 + a1ψ̇ = 0 ; rφ̇1cos α1 = (b1 − R)ψ̇ ; rφ̇2sin α2 + a1ψ̇ = 0 ; rφ̇2cos α2 = −(R + b1)ψ̇.
- b) tan α1 = a1/(R − b1) et tan α2 = a1/(R + b1). La roue intérieure braque plus que la roue extérieure : c'est la condition d'Ackermann (Jeantaud).
- c) φ̇1 = −(ψ̇/r)√(a1² + (R − b1)²) et φ̇2 = −(ψ̇/r)√(a1² + (R + b1)²). Le signe vient de l'orientation de φi. En norme, la roue extérieure tourne plus vite.
Question 11
- a) V(K0∈1/0) = Rψ̇ y1 + ψ̇ z0 ∧ (−R x1) = 0 : K0 est le CIR du châssis. V(Ai∈1/0) est perpendiculaire à K0Ai et portée par vi, donc chaque axe (Ai, ui) passe par K0.
- b) Par symétrie avant/arrière : α3 = −α2, α4 = −α1, φ̇3 = φ̇2, φ̇4 = φ̇1.
- c) La roue la plus braquée est la roue intérieure : tan 25° ≥ a1/(R − b1). D'où Rmin = b1 + a1/tan 25° = 0,510 + 0,603/0,4663 ≈ 1,80 m.
Partie IV : suspension
Question 12 : graphe des liaisons (figure 8)
Liaisons : 1-11 rotules en E et F ; 1-10 rotules en N et M ; 10-2 rotule en B ; 11-2 rotule en C ; 11-12a pivot (K, x1) ; 12a-12b pivot glissant (J, z12) ; 12b-1 pivot (J, x1). Neuf liaisons, six solides : γ = 4 cycles.
Question 13
- a) mu = 1 : le débattement vertical de la roue. Les triangles pivotent autour de EF et MN, et 2 décrit une translation quasi circulaire (parallélogramme).
- b) mi = 1 : rotation de 2 autour de l'axe BC (deux rotules ; 2 n'est pas lié à la direction dans cette étude).
- c) Nc = 6×3 + 1 + 1 + 2 = 22. h = m − Nc + 6γ = 2 − 22 + 24 = 4. Vérification statique : Ns = 18 + 5 + 5 + 4 = 32, et h = 32 − 30 + 2 = 4. Le système est hyperstatique d'ordre 4.
- d) Il faut des tolérances serrées (parallélisme des axes J, K et EF, cotes axiales entre E, F et M, N) ou des réglages au montage. Sinon, le montage est forcé et crée des efforts parasites et de l'usure.
- e) Rotules en J et K : Nc = 26. Deux mobilités internes s'ajoutent : la rotation propre de 12a et celle de 12b autour de JK. m = 4 et h = 4 − 26 + 24 = 2. Le vérin n'impose plus aucune condition de parallélisme. Il ne reste que l'hyperstatisme des doubles rotules des triangles.
- f) Deux rotules en parallèle (centres E et F) équivalent à une pivot d'axe EF, avec h = 6 − 5 = 1 (translation axiale bloquée deux fois). Pour la rendre isostatique, on remplace l'une des rotules par une linéaire annulaire d'axe EF.
Question 14 : graphe d'analyse (figure 9, problème plan)
Sol → 2 en I (Piz1) ; pivots 1-10 (A), 10-2 (B), 1-11 (D), 11-2 (C), 11-12a (K), 12b-1 (J) ; glissière 12a-12b avec l'action intérieure fluide + ressort (−Fvéz12 sur 12a, et son opposée sur 12b).
Question 15
- a) {12a, 12b} n'est soumis qu'à deux glisseurs, en J et en K (l'action du fluide est intérieure) : ils sont portés par JK, donc R(12a→11) = R12a/11 z12.
- b) Théorème de la résultante statique sur 12a selon z12 (la glissière ne transmet rien selon z12) : −R12a/11 − Fvé = 0, donc R12a/11 = −Fvé.
- c) Le triangle 10 est soumis à deux glisseurs en A et B : R(10→2) = R10/2 y10, avec y10 = cos α y1 + sin α z1.
- d) Moment en C sur 2 (CB = −(e y1 + l1 z1) et CI = l2y1 − (l1/2 + r) z1) : Pi l2 − R10/2(e sin α − l1 cos α) = 0.
Question 16 : effort du vérin
- On isole E = {2, 11} et on écrit les moments en D (pivot 1-11).
- Sol : Pi(l10 cos α + l2).
- 10→2 : R10/2(l1 cos α − e sin α) = −Pil2.
- Vérin : DK ∧ (−Fvéz12) = −Fvé(H cos β + δ sin β), puisque z12 = −sin β y10 + cos β z10.
- Fvé = Pi l10 cos α / (H cos β + δ sin β) (positif, comme attendu).
Partie V : cinématique graphique de la direction (DR3, échelle 1 mm pour 1 mm/s)
- Q17 a) 5 est en pivot autour de B5 par rapport à 1 : V(C5∈5/1) est perpendiculaire à (B5C5).
- Q17 b) La biellette 6 a des pivots en C5 et D7. On applique l'équiprojectivité sur 6 : V(C5)·C5D7 = V(D7∈7/1)·C5D7, avec |V(D7)| = 55 mm/s. On projette V(D7) sur (C5D7), on reporte cette projection en C5, puis on remonte sur la perpendiculaire à B5C5. Sur le scan : |V(C5∈5/1)| ≈ 61 mm/s.
- Q18 : même rotation de 5 autour de B5 : V(A5∈5/1) est perpendiculaire à (B5A5) et vaut |V(C5)|·B5A5/B5C5. On le construit par le triangle des vitesses (ou la droite passant par B5). ≈ 29 mm/s.
- Q19 : V(A5∈5/1) = V(A5∈4b/4a) + V(A5∈4a/1). La première composante est portée par y4 = (O1A5), la seconde lui est perpendiculaire (4a pivote en O1). Mesures sur le scan : |V(A5∈4b/4a)| ≈ 28 mm/s (la tige rentre) et |V(A5∈4a/1)| ≈ 10 mm/s.
Partie VI : motoréducteur et asservissements
Questions 20 à 23
- Q20 : couronne fixe, satellite simple (ZC = Zm + 2ZSt, vérifié). n1 = Zm/(Zm + ZC) = 32/96 = 1/3 et n = n1n2 = 1/15.
- Q21 : Jmr éq = Jm + n1²Jrép + n²Jrcy = Jm + Jrép/9 + Jrcy/225.
- Q22 : V = r n ωm et T = ½[(Mc + 4m) n²r² + 4Jmr] ωm².
- Q23 : puissance extérieure −FrV (pesanteur et roulement sans glissement : 0) ; puissance intérieure 4Cmωm. D'où Jéq = Jmr + (Mc + 4m) n²r²/4 et Cré = Fr n r/4.
Questions 24 à 27 : moteur à courant continu
- Q24 : Um = E + (R + Lp)I ; JéqpΩm = Cm − fΩm − Cré ; E = kΩm ; Cm = kI. B1 = 1/(R + Lp), B2 = k, B3 = 1/(f + Jéqp), B4 = k.
- Q25 a) M(p) = Km/(1 + (2z/ωn)p + p²/ωn²). Km = k/(Rf + k²) ≈ 3,80 rad·s−1/V ; ωn = √((Rf + k²)/(LJéq)) ≈ 35,8 rad/s ; z = (RJéq + Lf)/(2√(LJéq(Rf + k²))) ≈ 4,3 (avec Rf + k² = 0,0641).
- b) z > 1 : deux pôles réels négatifs, donc M(p) = Km/((1 + T1p)(1 + T2p)).
- c) τe = L/R ≈ 3,3 ms et τm = RJéq/(Rf + k²) ≈ 0,239 s. Les racines exactes sont 0,236 s et 3,3 ms : l'approximation est valable car τe ≪ τm.
- d) Réponse de type 1er ordre (tangente horizontale à l'origine à cause de τe). Pas de dépassement, valeur finale 3,8 rad/s, t5% ≈ 3τm ≈ 0,72 s.
- Q26 : HC(p) = (f + Jéqp)/((R + Lp)(f + Jéqp) + k²). Ki = f/(Rf + k²) ≈ 0,156 A/V et τi = Jéq/f = 3,33 s.
- Q27 a) Le pic de courant ≈ 170 A dépasse largement 20 A : le cahier des charges n'est pas respecté. b) Valeur finale ≈ 13 A, et Ki·83 ≈ 12,9 A : cohérent.
Questions 28 à 30 : boucle de courant
- Q28 a) i(t) = KiUn[1 + (τi/τm − 1) e−t/τm].
- b) i(0+) = KiUnτi/τm ≈ 180 A (c'est Un/R) ; i(∞) = KiUn ≈ 12,9 A ; pente à l'origine −KiUn(τi − τm)/τm² ≈ −700 A/s.
- c) et d) Exponentielle décroissante de 180 A à 13 A (τ = 0,24 s). La figure b est identique, sauf dans les premières millisecondes, où L limite le pic à ≈ 170 A : l'approximation est correcte.
- Q29 b) B5(p) = B2B3 = k/(f + Jéqp).
- c) HBFi(p) = 5Ki(1 + τip)/(25Ki + (1 + 25Kiτi)p + τmp²) : ordre 2, KBFi = 1/Kr2 = 0,2 A/V.
- d) Le courant monte presque instantanément vers ≈ 15,5 A, puis rejoint lentement 0,2 × 83 = 16,6 A (couple pôle/zéro presque compensé). Il reste sous 20 A : exigence satisfaite.
- Q30 : les pôles sont ≈ −0,28 et −58 rad/s, le zéro −0,30 rad/s. Le pôle lent est quasiment compensé par le zéro, d'où un 1er ordre. KBFi = 0,2 A/V (−14 dB) et τBFi ≈ 1/58 ≈ 0,017 s (phase −45° vers 60 rad/s).
Questions 31 à 34 : boucle de vitesse
- Q31 a) ε1 = Kaωic − Kr1ωm = Kaωic − (Kr1/n)ωi. Pour ωi = ωic et ε1 = 0 : Ka = Kr1/n.
- b) et c) Retour unitaire avec B6(p) = Kr1 HBFi(p) B5(p) = Kr1KBFi(k/f)/((1 + τBFip)(1 + (Jéq/f)p)), cohérent avec 70/((1 + 0,0167p)(1 + 3,33p)).
- Q32 a) HBO1 = 70K1/((1 + 0,0167p)(1 + 3,33p)).
- b) Pour K1 = 1 : coupure vers 20 rad/s, MP0 ≈ 72°. La phase n'atteint jamais −180° : MG infinie. La phase vaut −135° vers 60 rad/s, où le gain vaut ≈ −12 dB : K1dB ≈ 12 dB, soit K1 ≈ 4,1.
- c) εs = ω0/(1 + 70K1) ≈ 0,0035 ω0. d) La stabilité est correcte mais εs ≠ 0 : la correction proportionnelle ne suffit pas.
- Q33 a) Le PI annule l'erreur statique (classe 1) mais déphase négativement, ce qui réduit la marge de phase. b) Kc = 4 ≈ K1 garde le réglage MP = 45° ; 1/Ti = 0,05 rad/s est à plus de deux décades sous la coupure (≈ 60 rad/s), donc le PI n'y retire presque pas de phase.
- c) HBO2 = 14(1 + 20p)/(p(1 + 3,33p)(1 + 0,0167p)) : ordre 3, classe 1, gain 14 s−1. e) εs = 0.
- d) Asymptotes du gain : −20 dB/déc jusqu'à 0,05 rad/s (≈ 49 dB), palier jusqu'à 0,3 rad/s, −20 dB/déc jusqu'à 60 rad/s (≈ 3 dB), puis −40 dB/déc. Phase asymptotique : −90°, puis 0° (0,05 à 0,3), −90° (0,3 à 60), −180°. Coupure réelle ≈ 60 rad/s, MP2 ≈ 45°.
- Q34 a) D1 = 23 % < 25 %, εs = 0, MP ≈ 45°, courant limité par la boucle de courant : toutes les exigences sont satisfaites. b) Après le creux à 0,94 (t ≈ 0,1 s), la réponse reste dans ±5 % : t5% ≈ 0,11 s. c) On l'identifie à un 2e ordre : gain 1 ; D1 = 23 % donne z ≈ 0,42 (figure f) ; tpic ≈ 0,048 s donne ωn = π/(tpic√(1 − z²)) ≈ 72 rad/s.
💡 À retenir pour le CNC SI : inertie et Huygens, équilibrage dynamique, roulement sans glissement et CIR (Ackermann), hyperstatisme avec mobilités internes, solides soumis à deux forces, équiprojectivité, trains épicycloïdaux, inertie équivalente, théorème de l'énergie cinétique, moteur à courant continu (τe, τm), boucle de courant, correcteurs P et PI réglés sur Bode, identification d'un 2e ordre.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
