
نموذج المباراة الوطنية المشتركة CNC 2009: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1730/نموذج-المباراة-الوطنية-المشتركة-CNC-2009-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2009)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2009
- عدد الصفحات
- 27
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN D’ADMISSION AUX GRANDES
ECOLES D’INGENIEURS MAROCAINES
SESSION 2009
FILIERE : MP
EPREUVE DE SCIENCES INDUSTRIELLES POUR L’INGENIEUR
DUREE : 4 HEURES
Composition du sujet
Le sujet comporte 27 pages, dont :
- 19 pages de texte ;
- 2 documents annexes ;
- 6 documents-réponses, à rendre obligatoirement à la fin de l'épreuve.
AUCUN DOCUMENT SUPPLEMENTAIRE N’EST AUTORISE
CALCULATRICES AUTORISEES
Les SEPT parties constituant le sujet peuvent être traitées indépendamment.
Une rédaction soignée, une écriture lisible et des résultats encadrés seront appréciés par les correcteurs.
Si au cours de l'épreuve le candidat repère ce qui lui semble une erreur d'énoncé, il le signale sur sa copie et poursuit sa
composition en mentionnant les raisons des initiatives qu'il est amené à prendre
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Session 2009
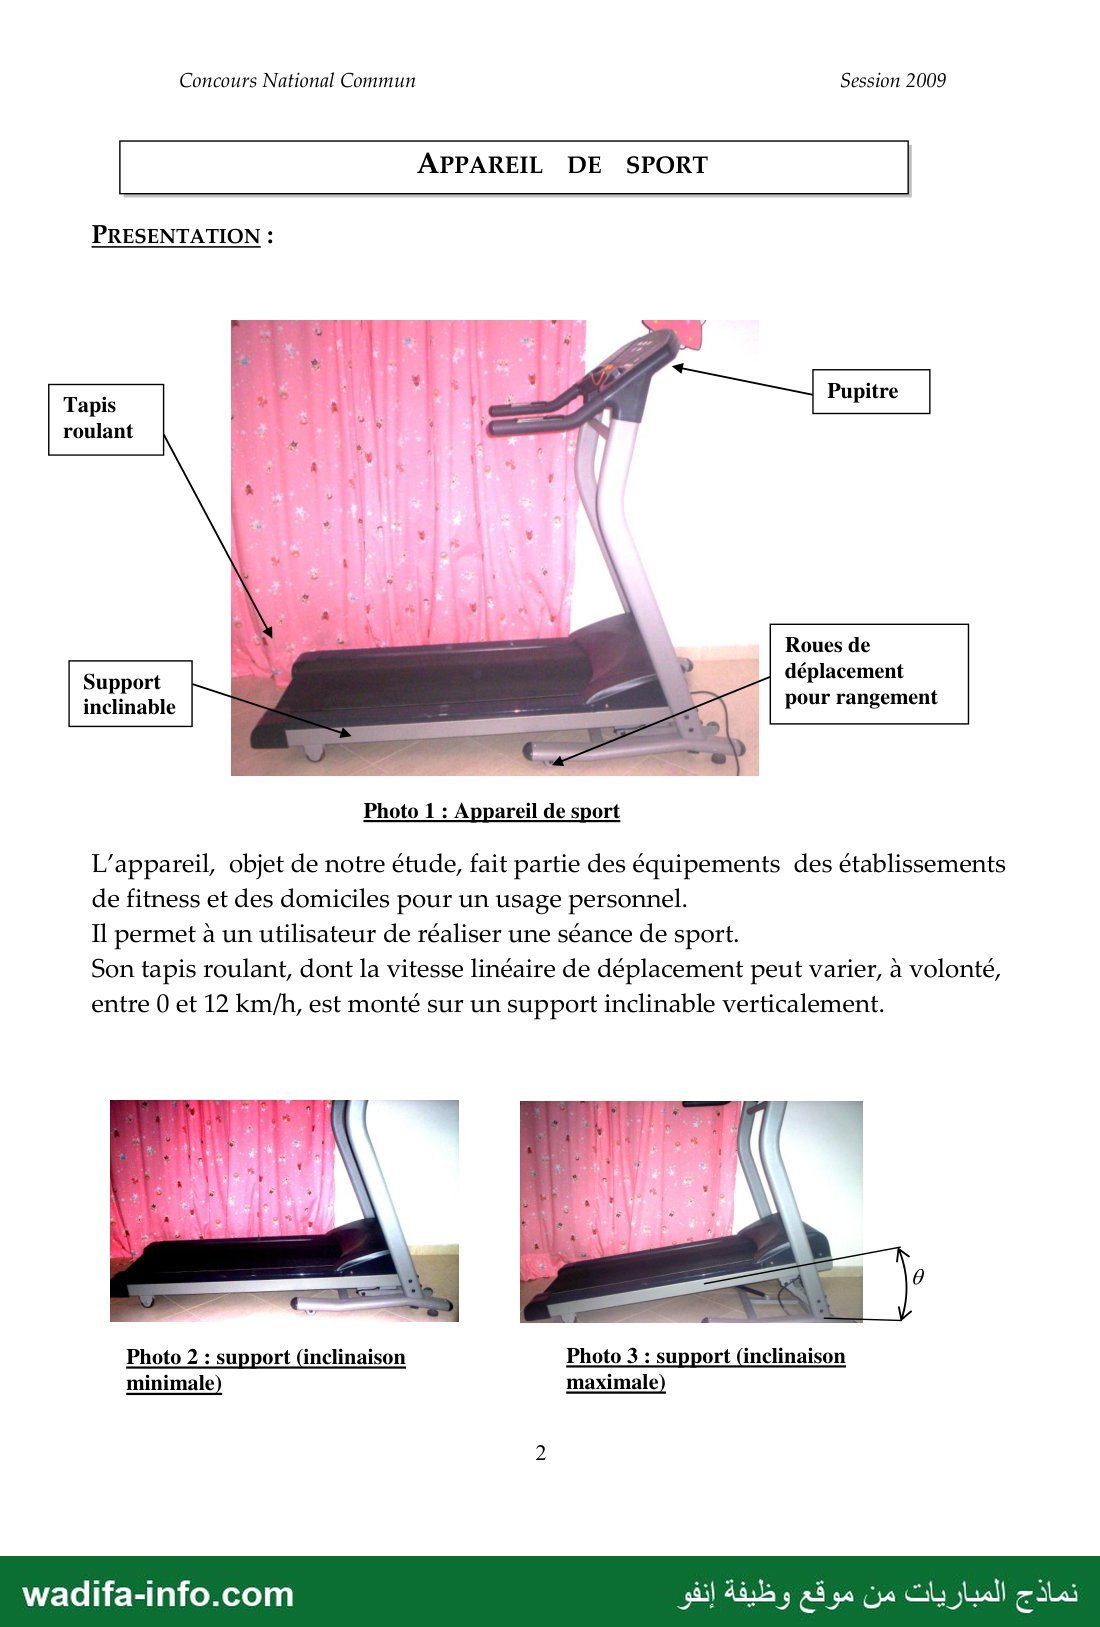
APPAREIL DE SPORT
PRESENTATION :
Tapis
roulant
Roues de
Support ut L déplacement
inclinable Ju pour rangement
Photo 1 : Appareil de sport
L'appareil, objet de notre étude, fait partie des équipements des établissements
de fitness et des domiciles pour un usage personnel.
Il permet à un utilisateur de réaliser une séance de sport.
Son tapis roulant, dont la vitesse linéaire de déplacement peut varier, à volonté,
entre 0 et 12 km/h, est monté sur un support inclinable verticalement.
Photo 2 : support (inclinaison Photo 3 : support (inclinaison
minimale) maximale)
2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Session 2009
Concours National Commun
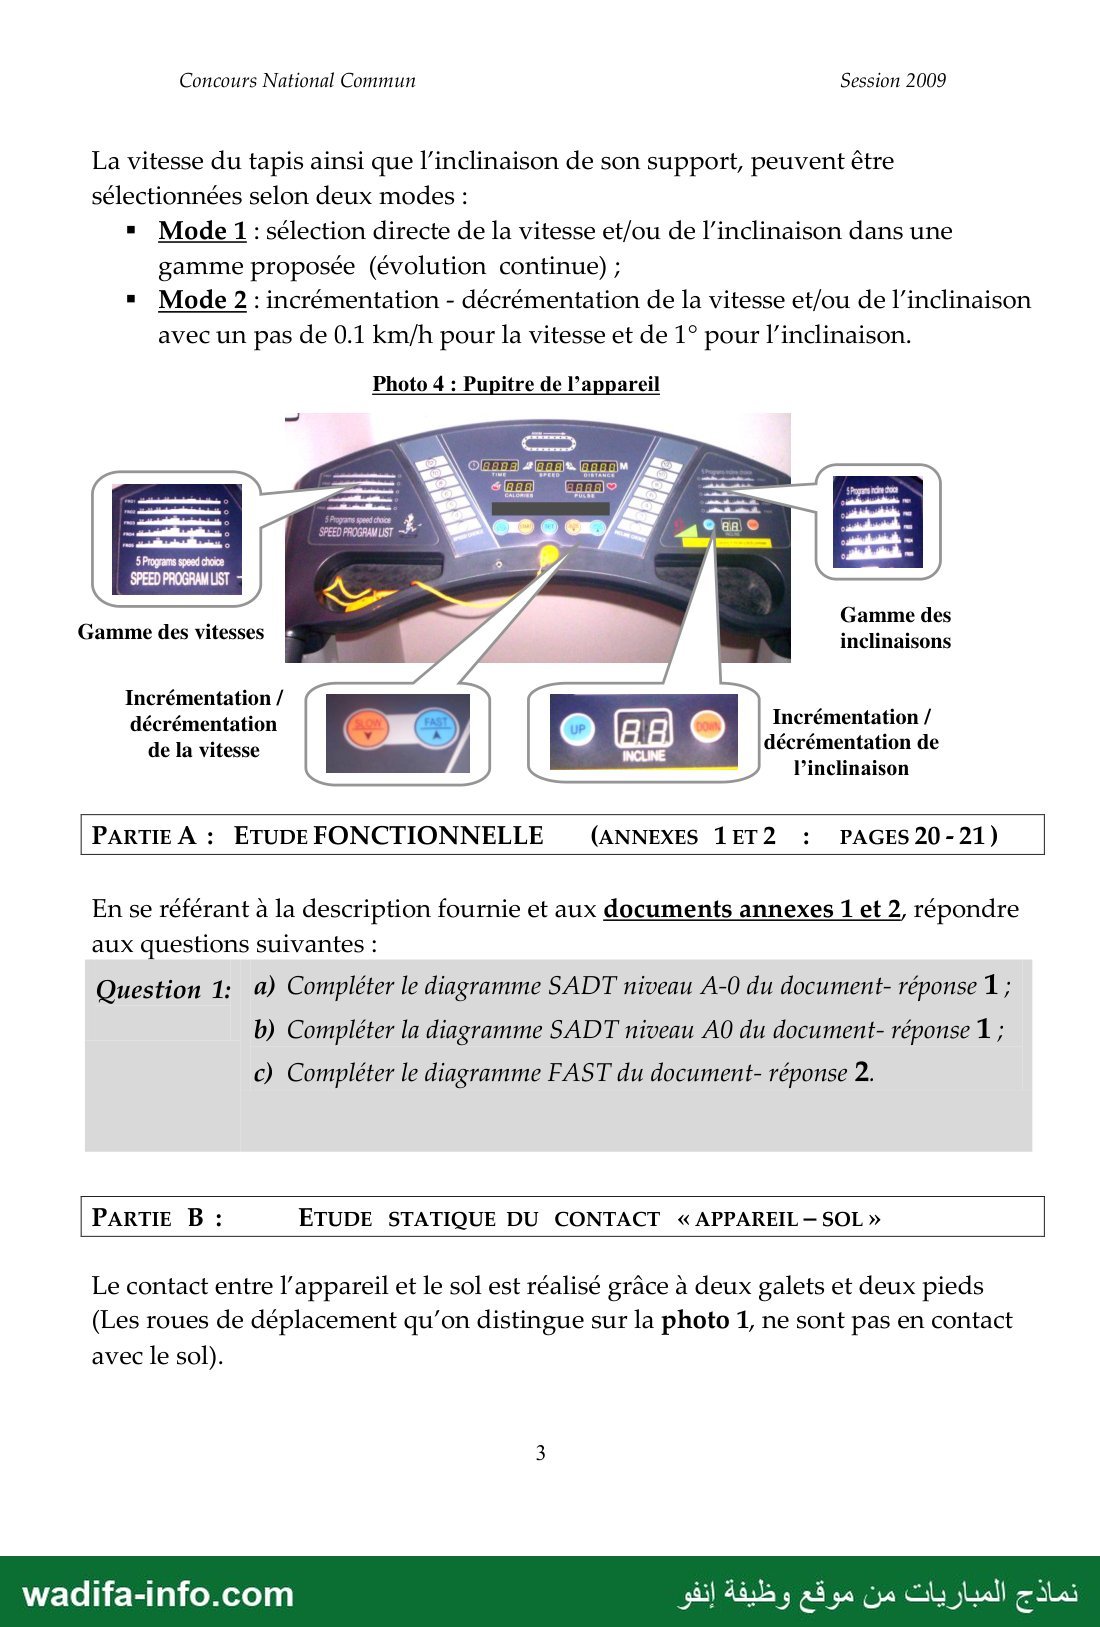
La vitesse du tapis ainsi que l’inclinaison de son support, peuvent être
sélectionnées selon deux modes :
Mode 1 : sélection directe de la vitesse et/ou de l’inclinaison dans une
gamme proposée (évolution continue) ;
Mode 2 : incrémentation - décrémentation de la vitesse et/ou de l’inclinaison
avec un pas de 0.1 km/h pour la vitesse et de 1° pour l’inclinaison.
Photo 4 : Pupitre de l’appareil
DisTANEE
انض كفت
مسفشعت
م مسا
Gamme des
inclinaisons
Gamme des vitesses
Incrémentation / ; :
décrémentation Incrémentation /
décrémentation de
l’inclinaison
de la vitesse
(ANNEXES 1ET2 PAGES 20 - 21)
PARTIE À : ETUDE FONCTIONNELLE
documents annexes 1 et 2, répondre
En se référant à la description fournie et aux
aux questions suivantes :
Question 1: a) Compléter le diagramme SADT niveau A-0 du document- réponse 1:
b) Compléter la diagramme SADT niveau AO du document- réponse 1 ;
c) Compléter le diagramme FAST du document- réponse 2.
ETUDE STATIQUE DU CONTACT « APPAREIL — SOL »
| PARTIE B :
Le contact entre l'appareil et le sol est réalisé grâce à deux galets et deux pieds
(Les roues de déplacement qu’on distingue sur la photo 1, ne sont pas en contact
avec le sol).
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 4 —
Concours National Commun Session 2009
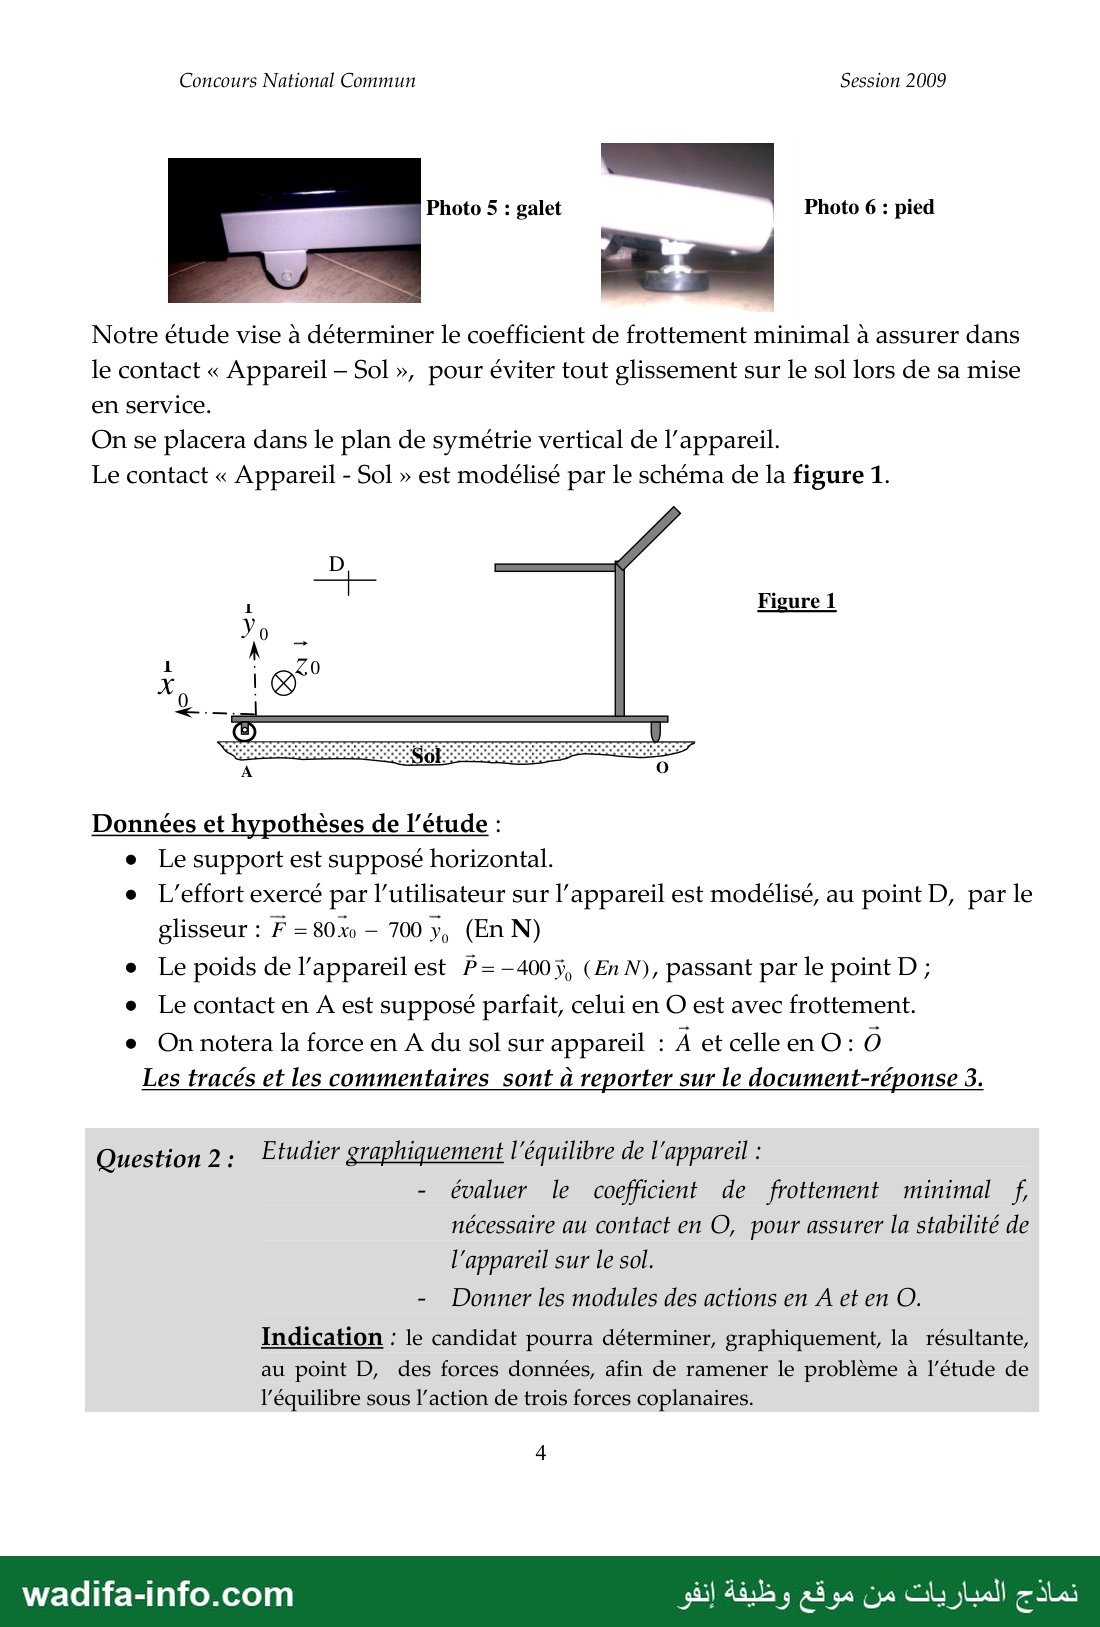
Photo 5 : galet | Photo 6 : pied
Notre étude vise à déterminer le coefficient de frottement minimal à assurer dans
le contact « Appareil — Sol », pour éviter tout glissement sur le sol lors de sa mise
en service.
On se placera dans le plan de symétrie vertical de l'appareil.
Le contact « Appareil - Sol » est modélisé par le schéma de la figure 1.
Figure 1
Données et hypothèses de l'étude :
e Le support est supposé horizontal.
e L'effort exercé par l'utilisateur sur l'appareil est modélisé, au point D, par le
glisseur : F = 80x — 700 y, (En N)
e Le poids de l'appareil est P=-400ÿ, (En N), passant par le point D ;
e Le contact en À est supposé parfait, celui en 0 est avec frottement.
e On notera la force en A du sol sur appareil : À et celle en O : O
Les tracés et les commentaires sont à reporter sur le document-réponse 3.
Question 2 : Etudier graphiquement l'équilibre de l'appareil :
- évaluer le coefficient de frottement minimal م
nécessaire au contact en O, pour assurer la stabilité de
l'appareil sur le sol.
- Donner les modules des actions en À et en O.
Indication : le candidat pourra déterminer, graphiquement, la résultante,
au point D, des forces données, afin de ramener le problème à l'étude de
l'équilibre sous l’action de trois forces coplanaires.
4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session 2009
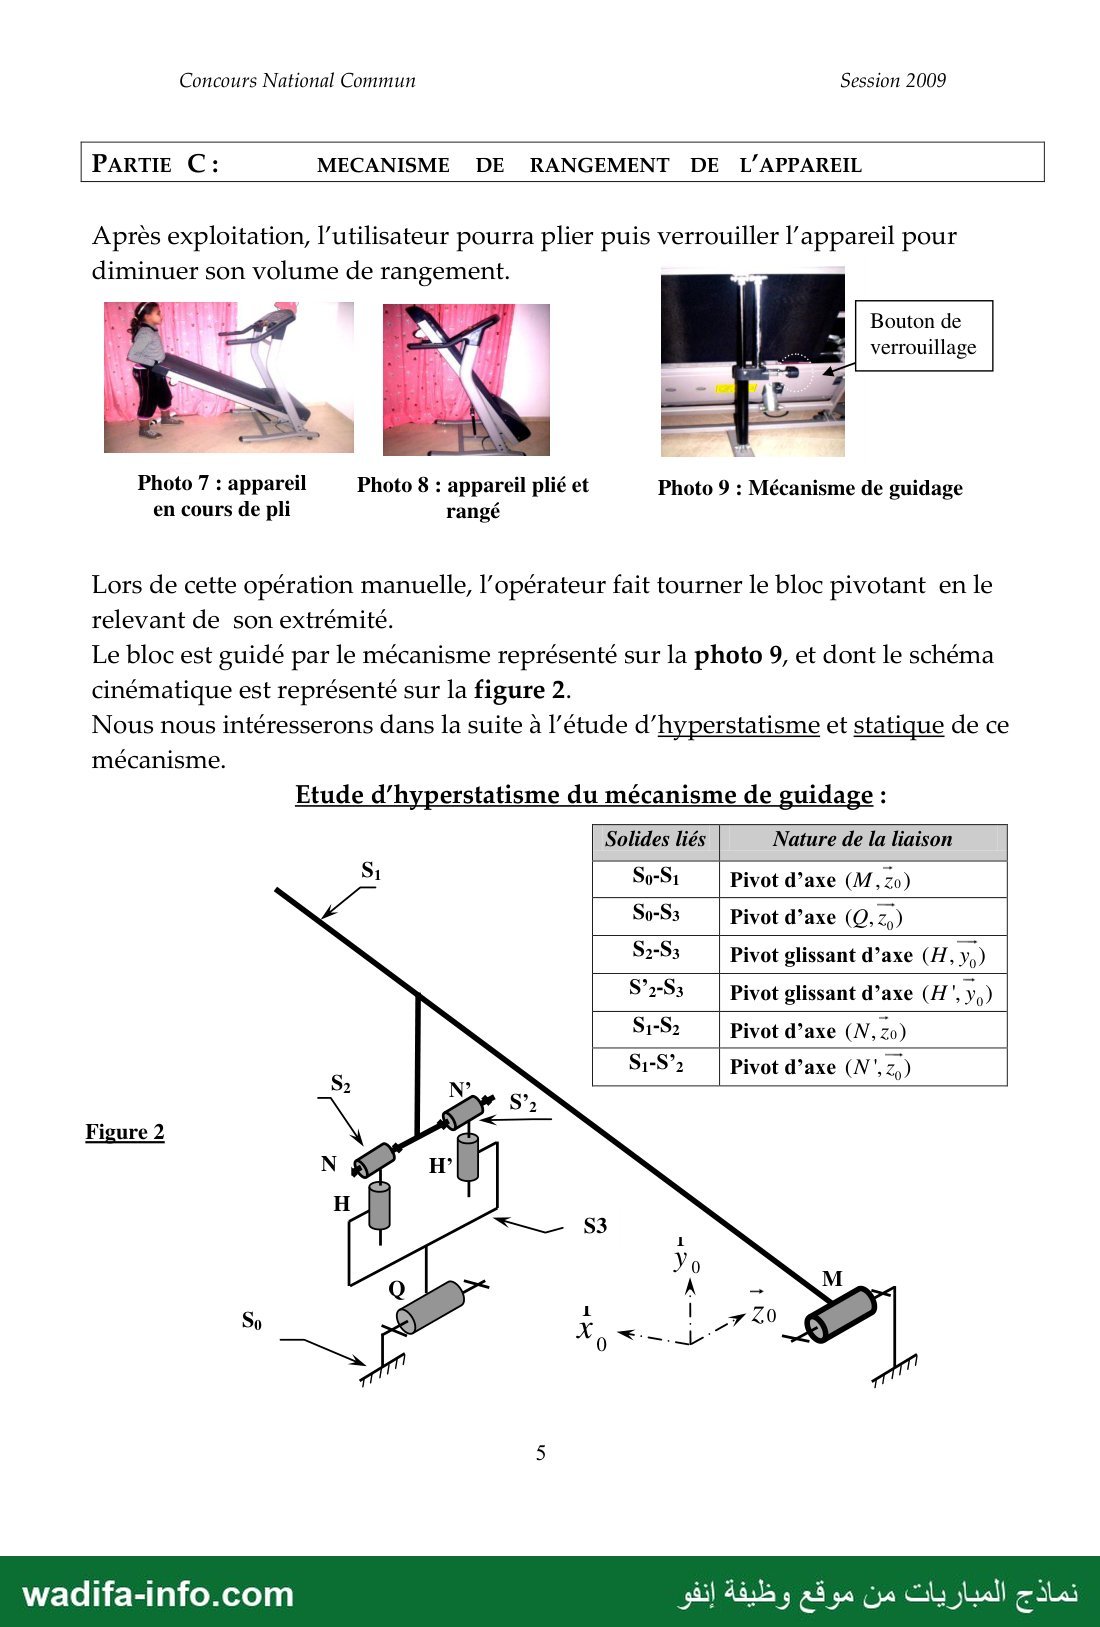
PARTIE C: MECANISME DE RANGEMENT DE L’APPAREIL
Après exploitation, l'utilisateur pourra plier puis verrouiller l'appareil pour
diminuer son volume de rangement.
ui , 4! Bouton de
8 | verrouillage
Photo 7 : appareil Photo 8 : appareil plié et Photo 9 : Mécanisme de guidage
en cours de pli rangé
Lors de cette opération manuelle, l'opérateur fait tourner le bloc pivotant en le
relevant de son extrémité.
Le bloc est guidé par le mécanisme représenté sur la photo 9, et dont le schéma
cinématique est représenté sur la figure 2.
Nous nous intéresserons dans la suite à l'étude d’hyperstatisme et statique de ce
mécanisme.
Etude d'hyperstatisme du mécanisme de guidage :
a 0
51 So-S1 Pivot d’axe (M, zo)
So-S3 Pivot d’axe (O, %)
S2-S3 Pivot glissant d’axe (H, Yo)
S’2-S3 Pivot glissant d’axe (H', Vo)
S1-S2 | Pivot d’axe (N, 20)
Figure 2 \
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session 2009
a) Dresser le schéma de structure du mécanisme de guidage ;
b) Sachant que : mu=1, Evaluer le degré d'hyperstatisme h ;
c) Après avoir remplacé la liaison en N par sphérique (rotule) et celle en
N’ par sphère cylindre (linéaire annulaire), réévaluer le degré
d'hyperstatisme ;
d) Quel est l'avantage d'une telle solution ?
Etude statique du mécanisme de guidage :
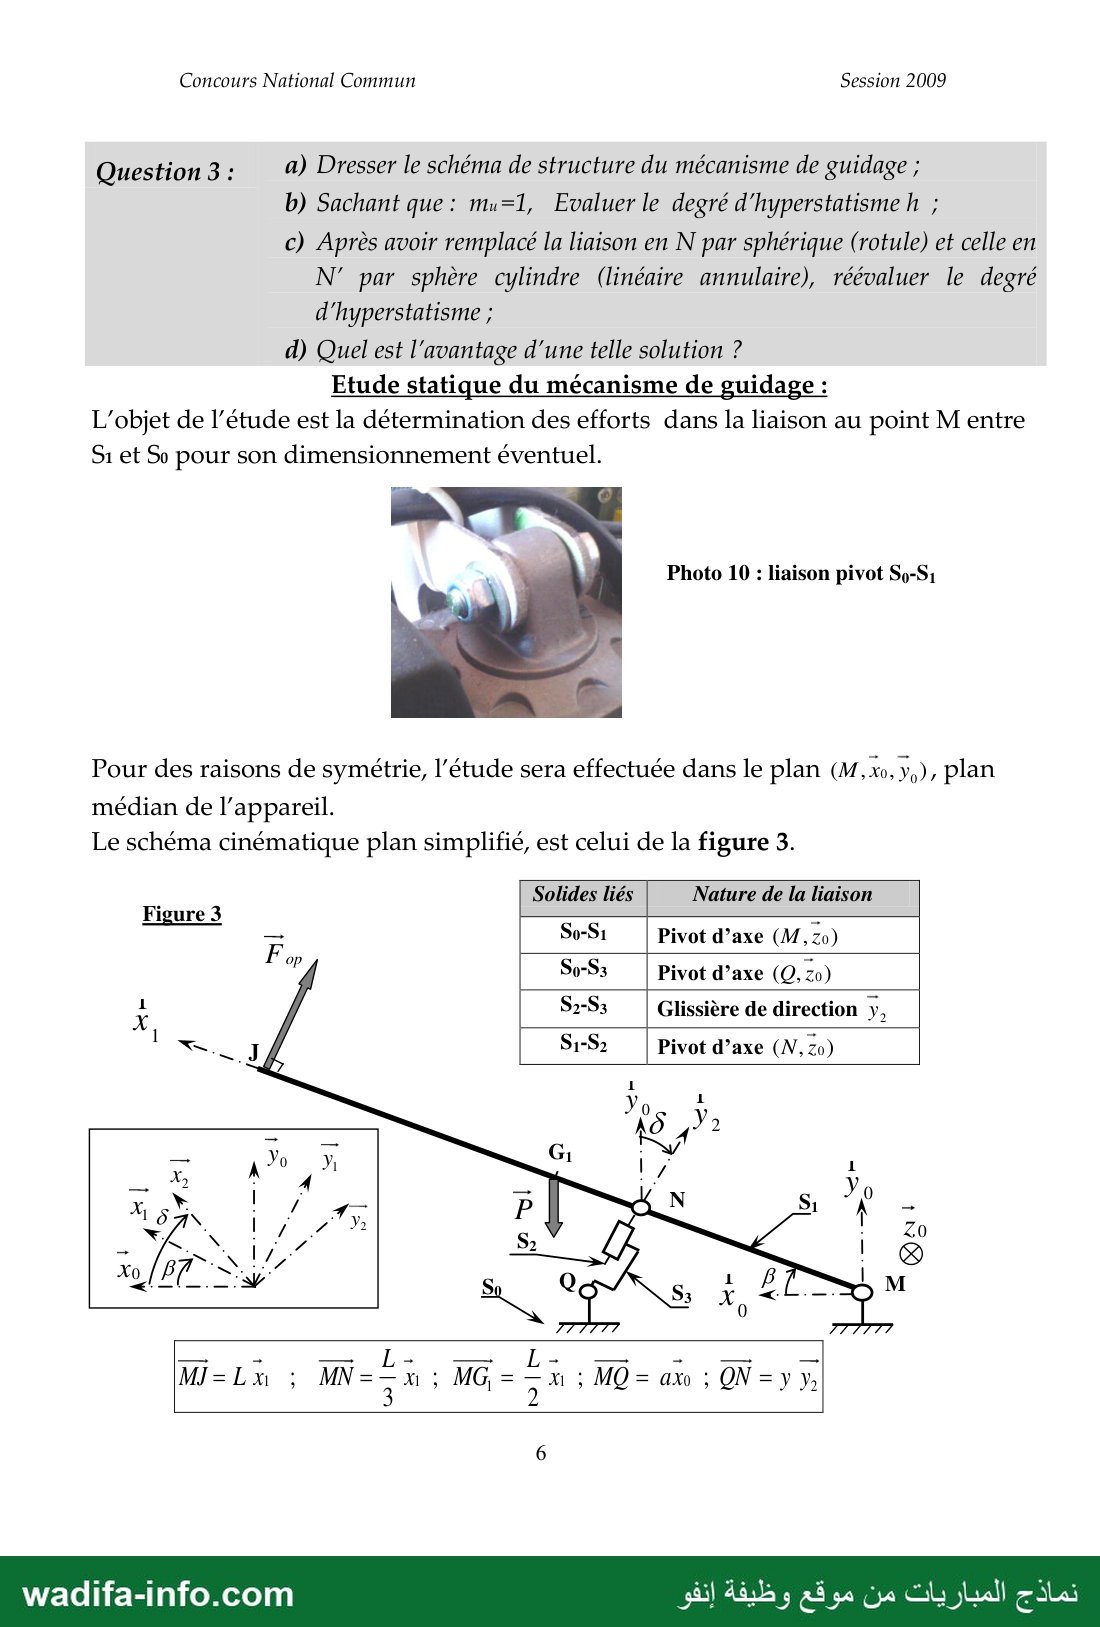
L'objet de l'étude est la détermination des efforts dans la liaison au point M entre
S1 et So pour son dimensionnement éventuel.
Question 3 :
Photo 10 : liaison pivot So-S1
Pour des raisons de symétrie, l'étude sera effectuée dans le plan (M, xo, y,), plan
médian de l'appareil.
Le schéma cinématique plan simplifié, est celui de la figure 3.
Solides liés Nature de la liaison
So-S1
So-S3
Pivot d’axe (M, 0)
Pivot d’axe (Q, Zo)
ب الب 2ه لل بهل ب ب 5 ال
MN Peu ; WG == À ; 110 = ax ; ON = y y, ; 1-7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session 2009
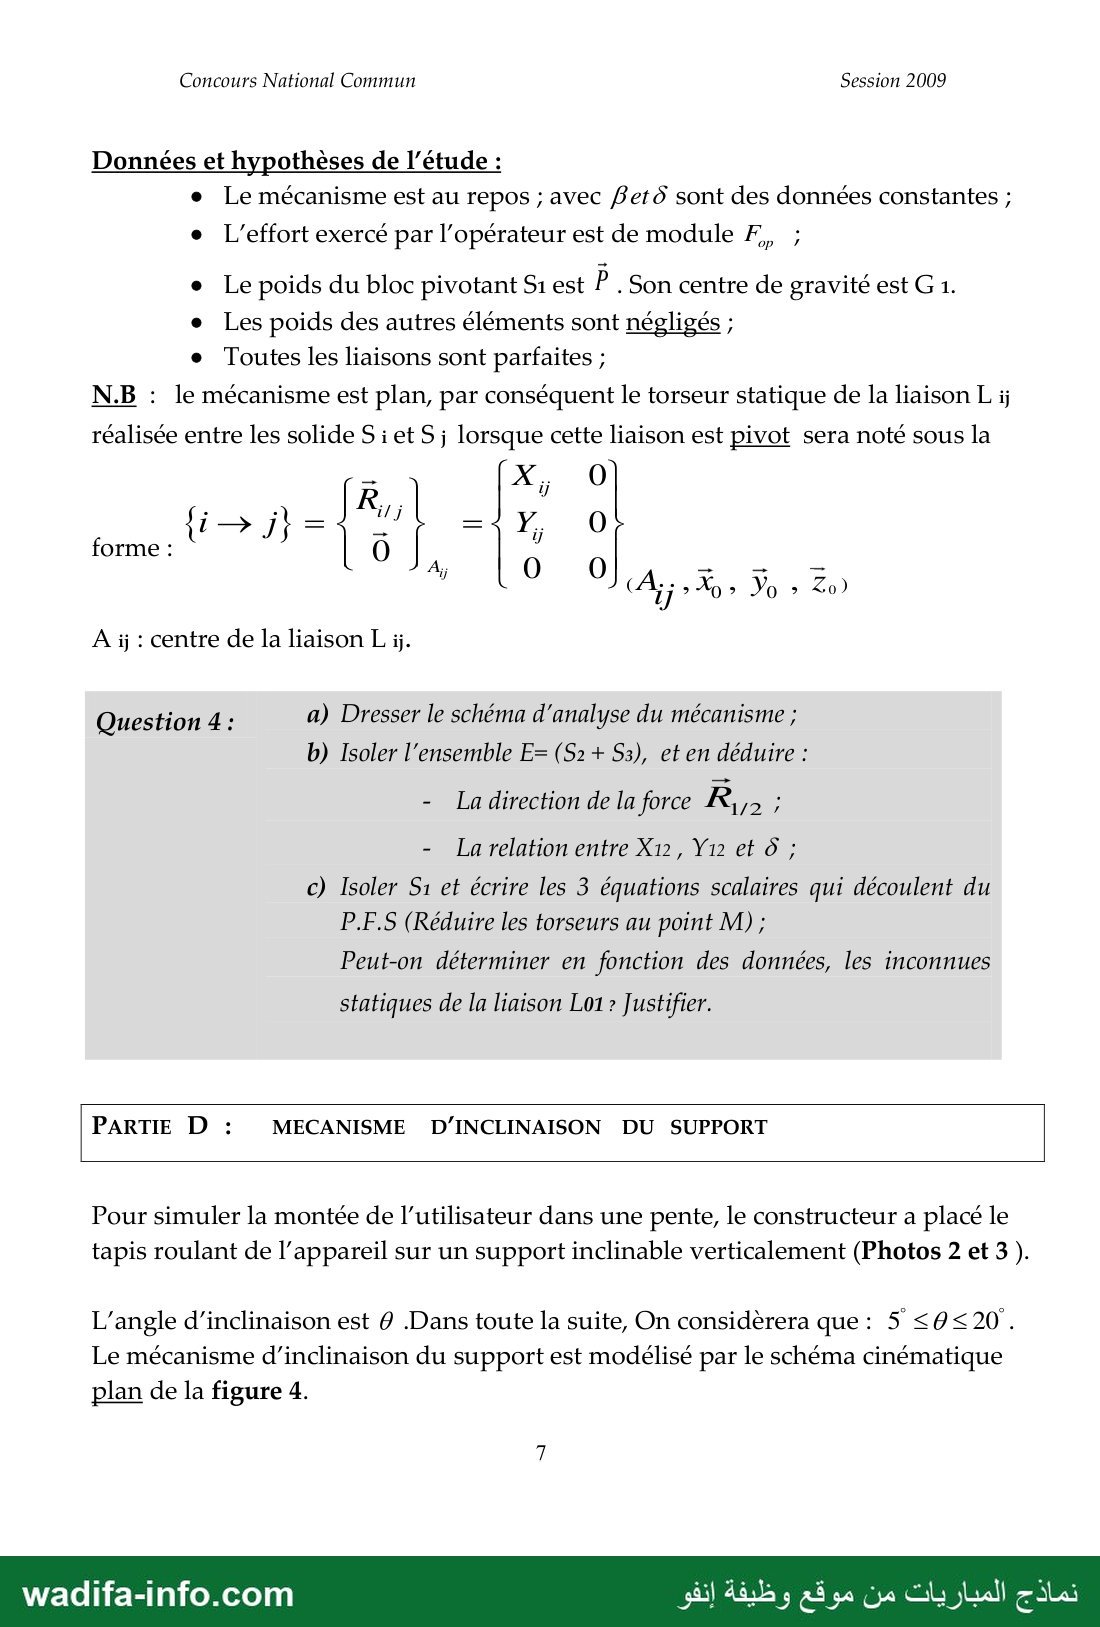
Données et hypothèses de l'étude :
e Le mécanisme est au repos ; avec Betô sont des données constantes ;
e L'’effort exercé par l'opérateur est de module F, ;
e Le poids du bloc pivotant 51 est P . Son centre de gravité est G 1.
e Les poids des autres éléments sont négligés ;
e Toutes les liaisons sont parfaites ;
N.B : le mécanisme est plan, par conséquent le torseur statique de la liaison L ij
réalisée entre les solide 5 i et S j lorsque cette liaison est pivot sera noté sous la
_ x. O0
R. 0
Bi} =a ادح ااي 0
forme : 0 A 0 0
A jj : centre de la liaison L j;.
Question 4 : a) Dresser le schéma d'analyse du mécanisme ;
b) Isoler l'ensemble E= (S2 + S3), et en déduire :
- La direction de la force دبل ;
- Larelation entre X12, Y12 et 6 ;
c) Isoler S1 et écrire les 3 équations scalaires qui découlent du
P.F.S (Réduire les torseurs au point M) ;
Peut-on déterminer en fonction des données, les inconnues
statiques de la liaison Lo1 › Justifier.
PARTIE D : MECANISME D'INCLINAISON DU SUPPORT
Pour simuler la montée de l'utilisateur dans une pente, le constructeur a placé le
tapis roulant de l'appareil sur un support inclinable verticalement (Photos 2 et 3 ).
L’angle d’inclinaison est 0 .Dans toute la suite, On considèrera que : 5 ‹0‹20..
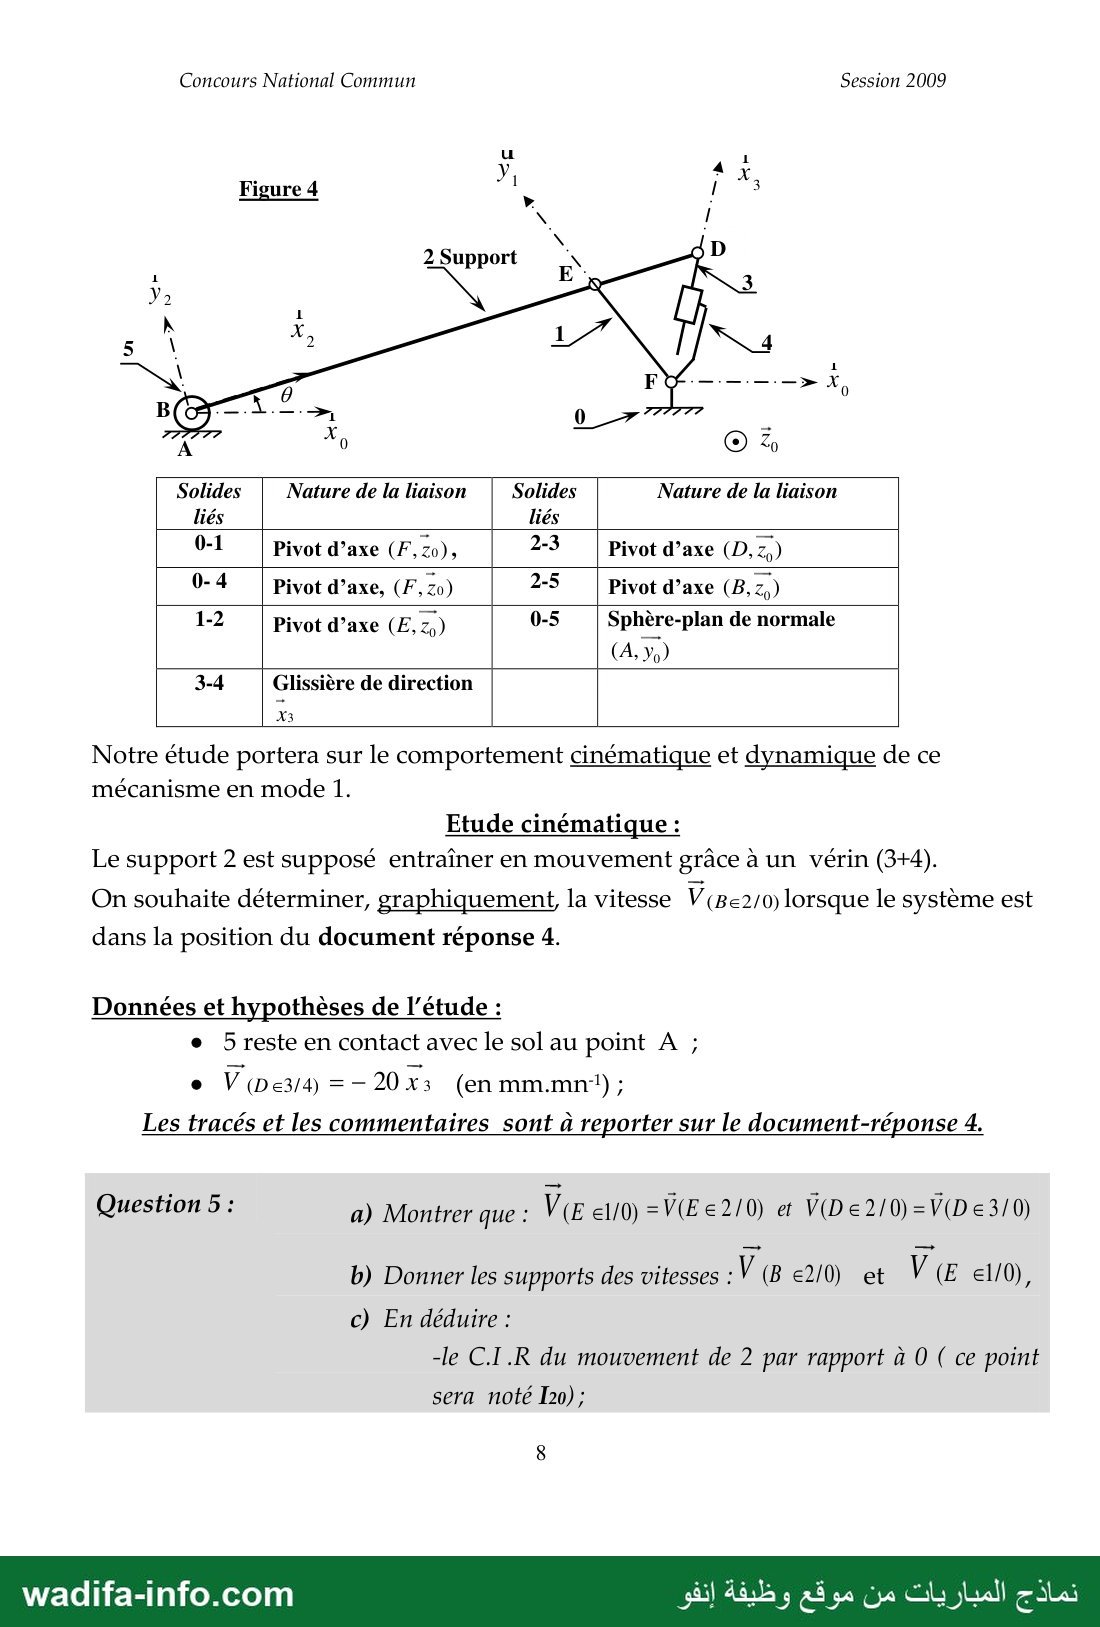
Le mécanisme d’inclinaison du support est modélisé par le schéma cinématique
plan de la figure 4.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Session 2009
Figure 4 y ; 3
Solides Nature de la liaison Solides Nature de la liaison
liés liés
0-1 | Pivot d’axe (F,z0), 2-3 | Pivot d’axe (D, zç)
0-4 | Pivot d’axe, (F, zo) 2-5 | Pivot d’axe (B,2ç)
1-2 Pivot d’axe (E, 26) 0-5 Sphère-plan de normale
3-4 Glissière de direction
X3
Notre étude portera sur le comportement cinématique et dynamique de ce
mécanisme en mode 1.
Etude cinématique :
Le support 2 est supposé entraîner en mouvement grâce à un vérin (3+4).
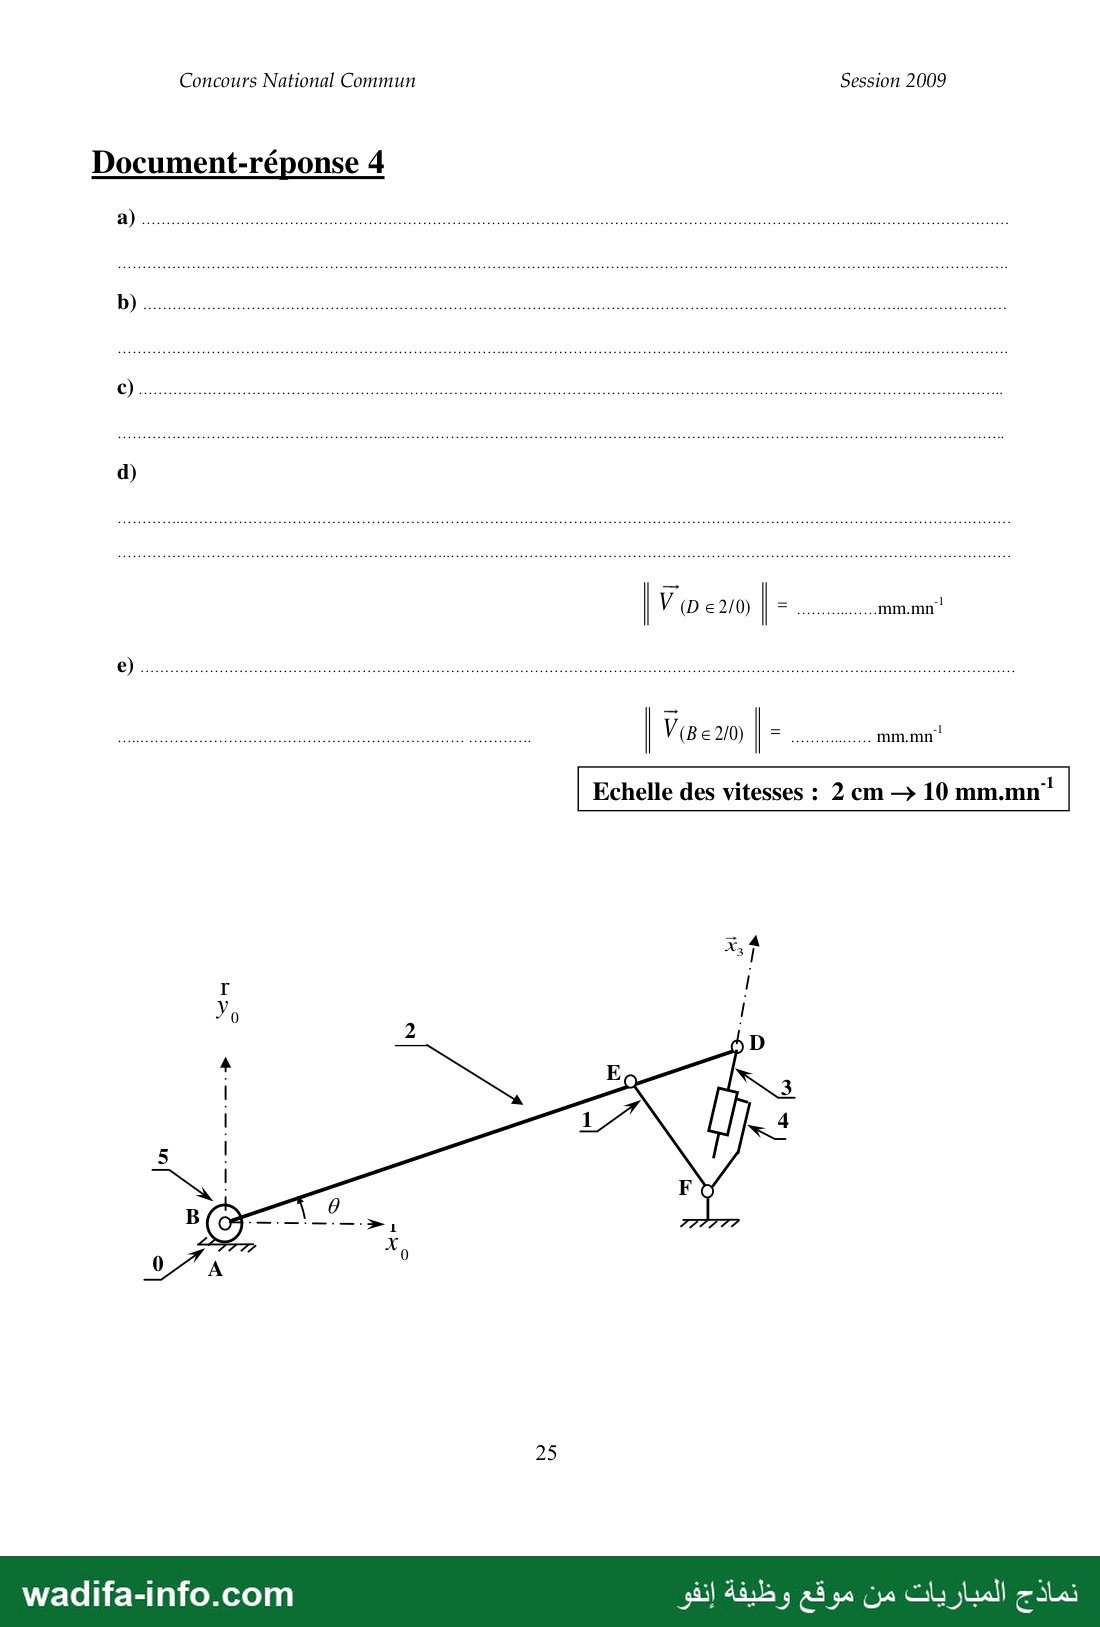
On souhaite déterminer, graphiquement, la vitesse V(Be2/0) lorsque le système est
dans la position du document réponse 4.
Données et hypothèses de l'étude :
e 5 reste en contact avec le sol au point A ;
Les tracés et les commentaires sont à reporter sur le document-réponse 4.
Question 5 : a) Montrer que : V(E el/0) = V(E e2/0) et V(De2/0)=V(De3/0)
b) Donner les supports des vitesses : وات م ا et VE ello),
c) En déduire :
-le C.1.R du mouvement de 2 par rapport à 0 ( ce point
sera noté Lo);
8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Session 2009
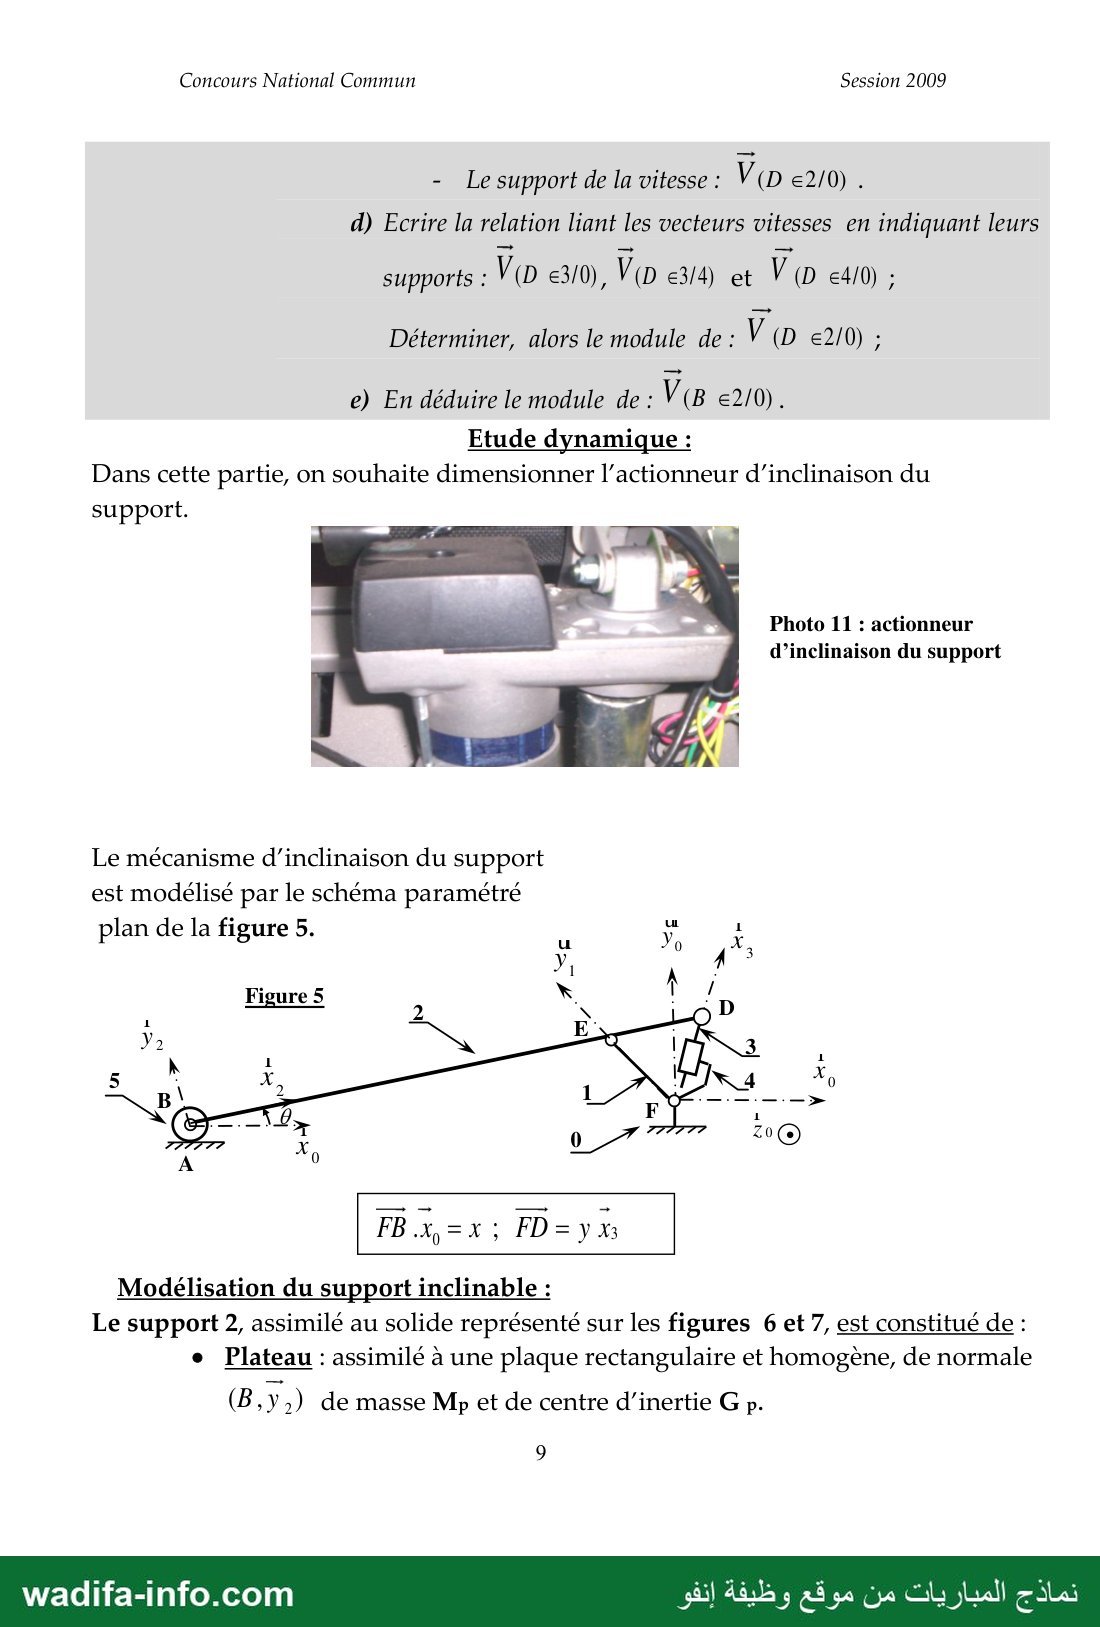
- Le support de la vitesse : V(D e2/0) .
d) Ecrire la relation liant les vecteurs vitesses en indiquant leurs
supports : V(D e3/0), V(D e3/4) et V (D بق ;
Déterminer, alors le module de : V (D e2/0) ;
e) En déduire le module de : V(B e2/0).
Etude dynamique :
Dans cette partie, on souhaite dimensionner l’actionneur d’inclinaison du
support.
Photo 11 : actionneur
d’inclinaison du support
Le mécanisme d’inclinaison du support
est modélisé par le schéma paramétré
plan de la figure 5. u *
Figure 5 ب »ص« D
Modélisation du support inclinable :
Le support 2, assimilé au solide représenté sur les figures 6 et 7, est constitué de :
e Plateau : assimilé à une plaque rectangulaire et homogène, de normale
(B,y,) de masse Mp et de centre d’inertie G p.
9
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Session 2009
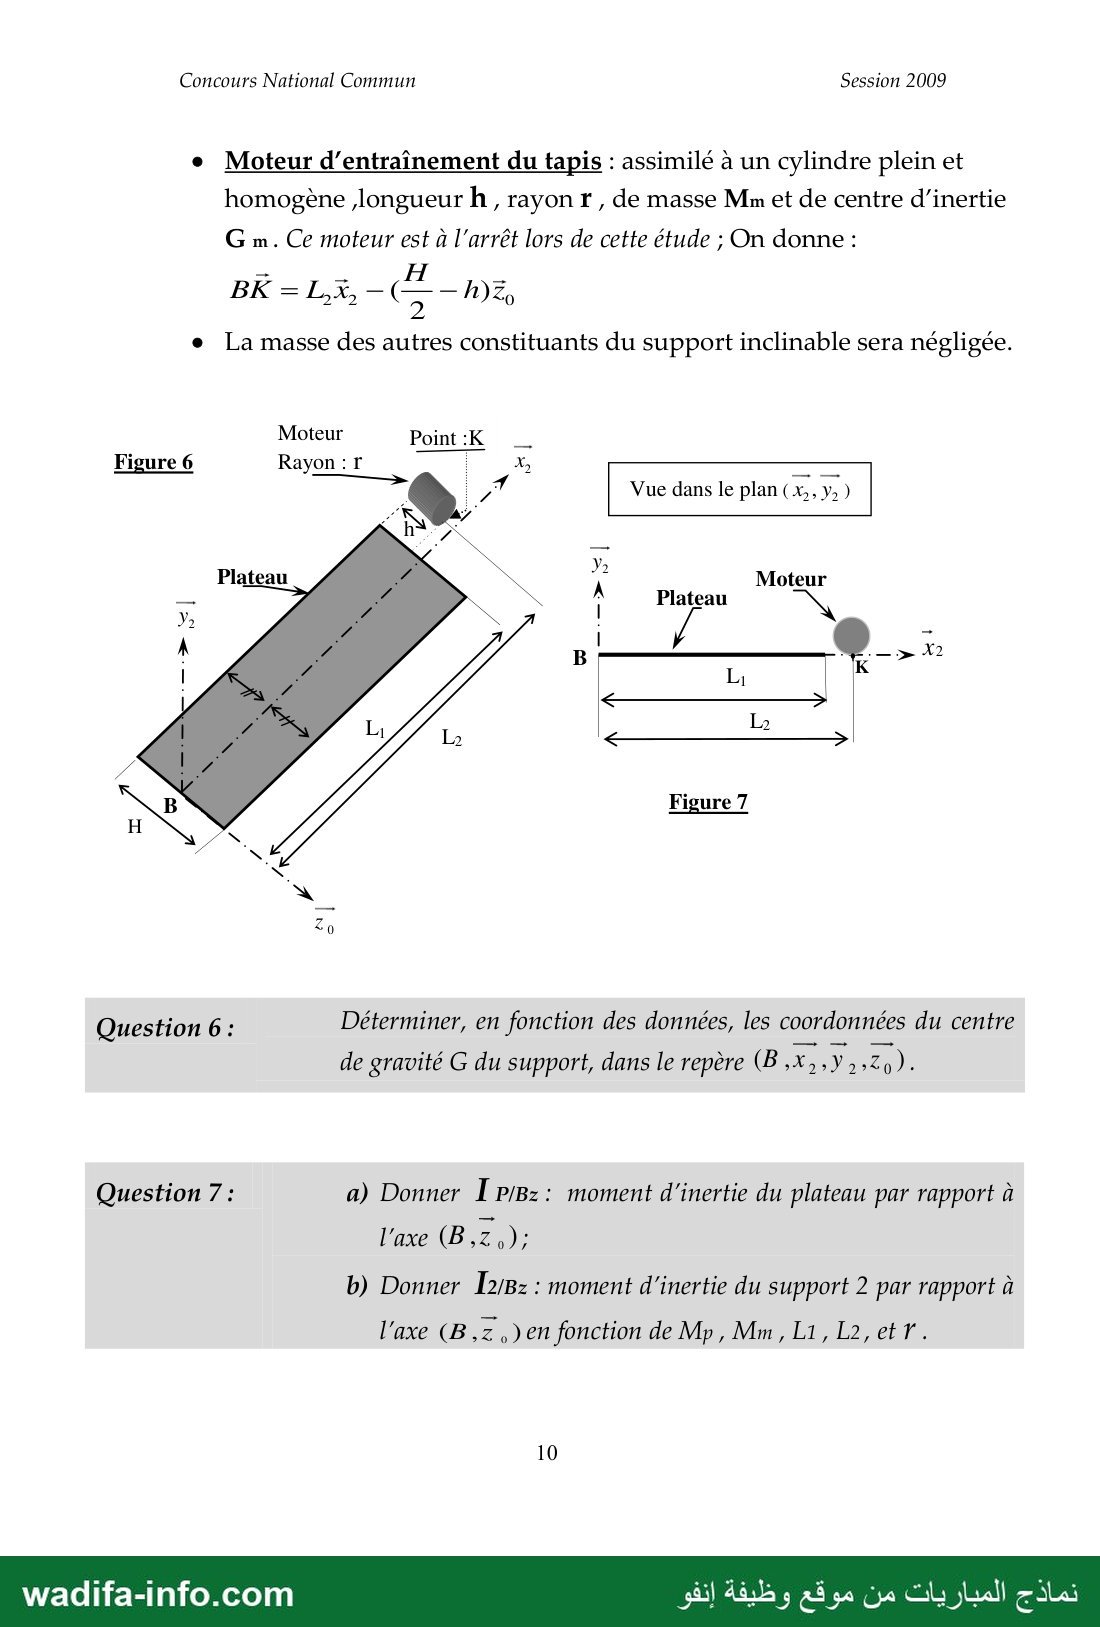
e Moteur d'entraînement du tapis : assimilé à un cylindre plein et
homogène longueur h , rayon r , de masse Mn et de centre d'inertie
G nm. Ce moteur est à l'arrêt lors de cette étude ; On donne :
BK - Lx, — (7 -17(70
e La masse des autres constituants du support inclinable sera négligée.
Moteur Point :K
Figure 6 Rayon : 1 إٍْ
Figure 6 y
Vue dans le plan ( x. y )
Moteur
Plateau
V2
Figure 7
Question 6 : Déterminer, en fonction des données, les coordonnées du centre
de gravité G du support, dans le repère (B,x,,Y لمق
Question 7 : a) Donner 1 P/Bz: moment d'inertie du plateau par rapport à
l’axe (B Ze):
b) Donner I2/Bz : moment d'inertie du support 2 par rapport à
l'axe (B,z .) en fonction de Mp, Mm, L1, 12, 6117 ٠
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Session 2009
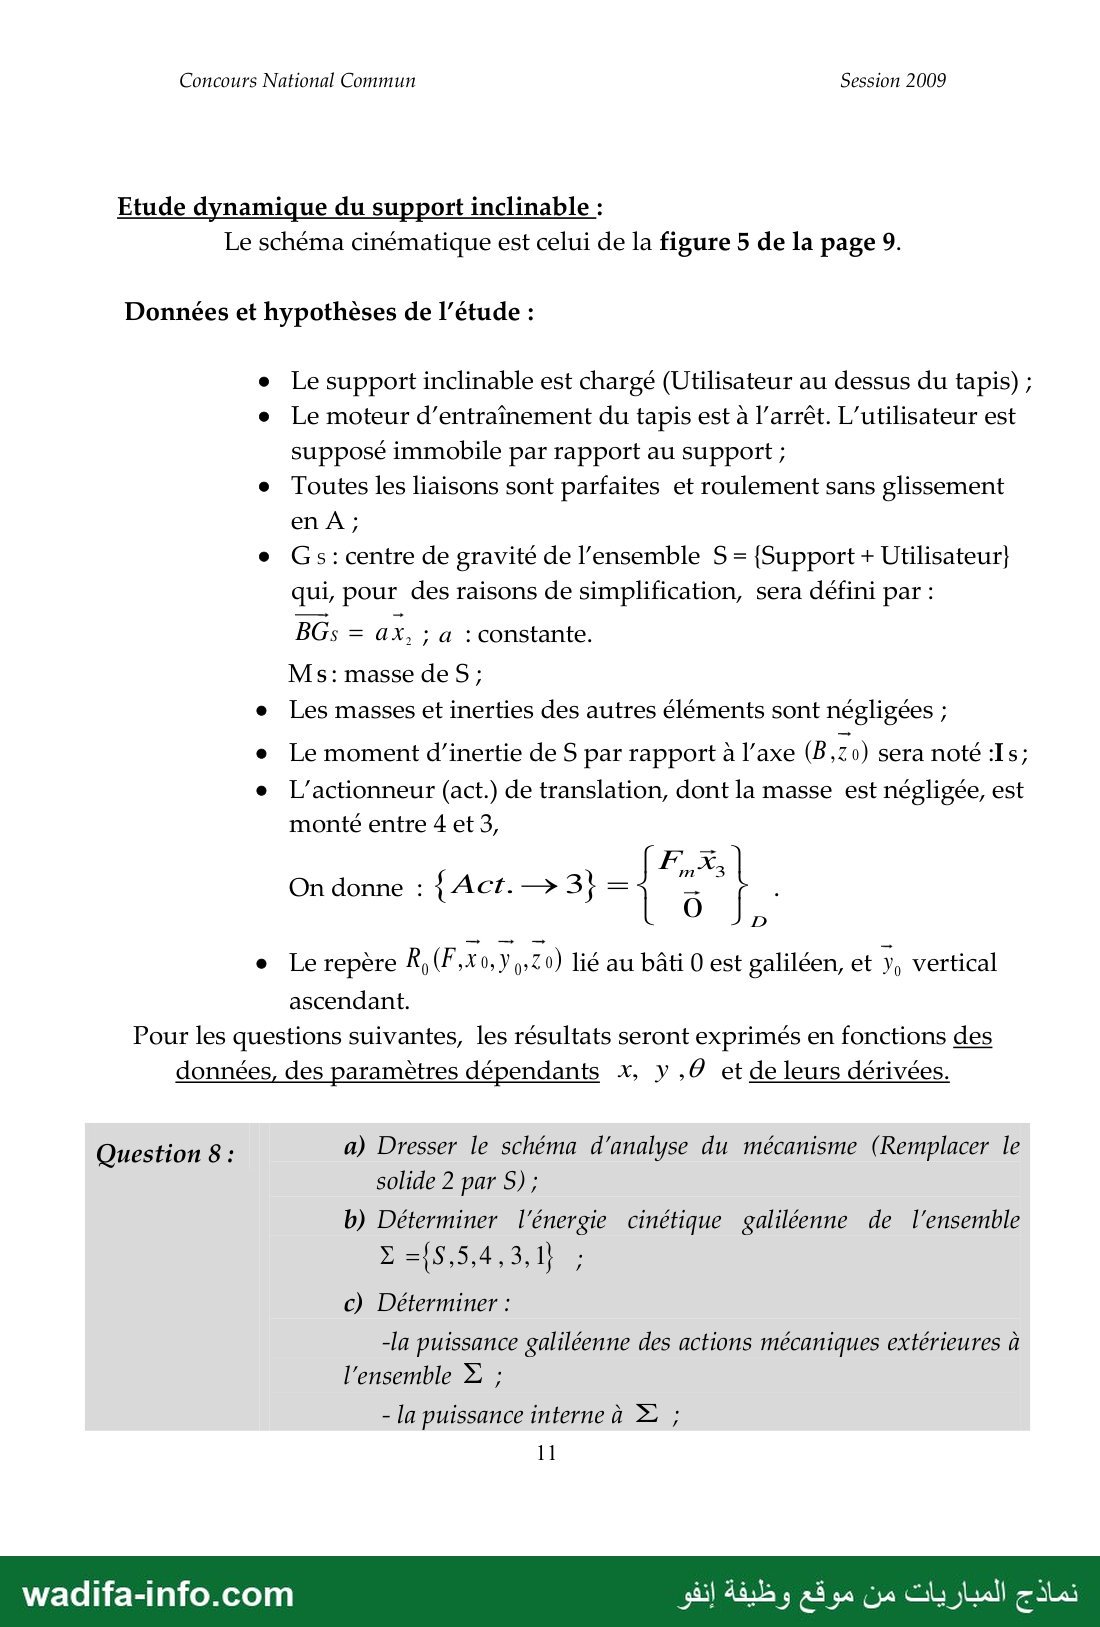
Etude dynamique du support inclinable :
Le schéma cinématique est celui de la figure 5 de la page 9.
Données et hypothèses de l'étude :
e Le support inclinable est chargé (Utilisateur au dessus du tapis) ;
e Le moteur d'entraînement du tapis est à l'arrêt. L'utilisateur est
supposé immobile par rapport au support ;
e Toutes les liaisons sont parfaites et roulement sans glissement
en À ;
e Gs: centre de gravité de l'ensemble 5 = {Support + Utilisateur}
qui, pour des raisons de simplification, sera défini par :
BGs = a x, ; a : constante.
M s: masse de S ;
e Les masses et inerties des autres éléments sont négligées ;
e Le moment d’inertie de 5 par rapport à l’axe (B,z0) sera noté :Is;
e L'’actionneur (act.) de translation, dont la masse est négligée, est
monté entre 4 et 3,
Fi X3
0 D
e Lerepère R,(F,x0,Y9»20) lié au bâti 0 est galiléen, et 0 vertical
ascendant.
Pour les questions suivantes, les résultats seront exprimés en fonctions des
données, des paramètres dépendants x, y, 0 et de leurs dérivées.
a) Dresser le schéma d'analyse du mécanisme (Remplacer le
solide 2 par S) ;
Question 8 :
b) Déterminer l'énergie cinétique galiléenne de l'ensemble
c) Déterminer :
-la puissance galiléenne des actions mécaniques extérieures à
l'ensemble E ;
- la puissance interne à نس ;
11
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Session 2009
d) Appliquer le théorème de l'énergie cinétique à l'ensemble E,
et déduire l'expression de l'effort En . (Ne pas expliciter le
terme dT'e/roy ) L
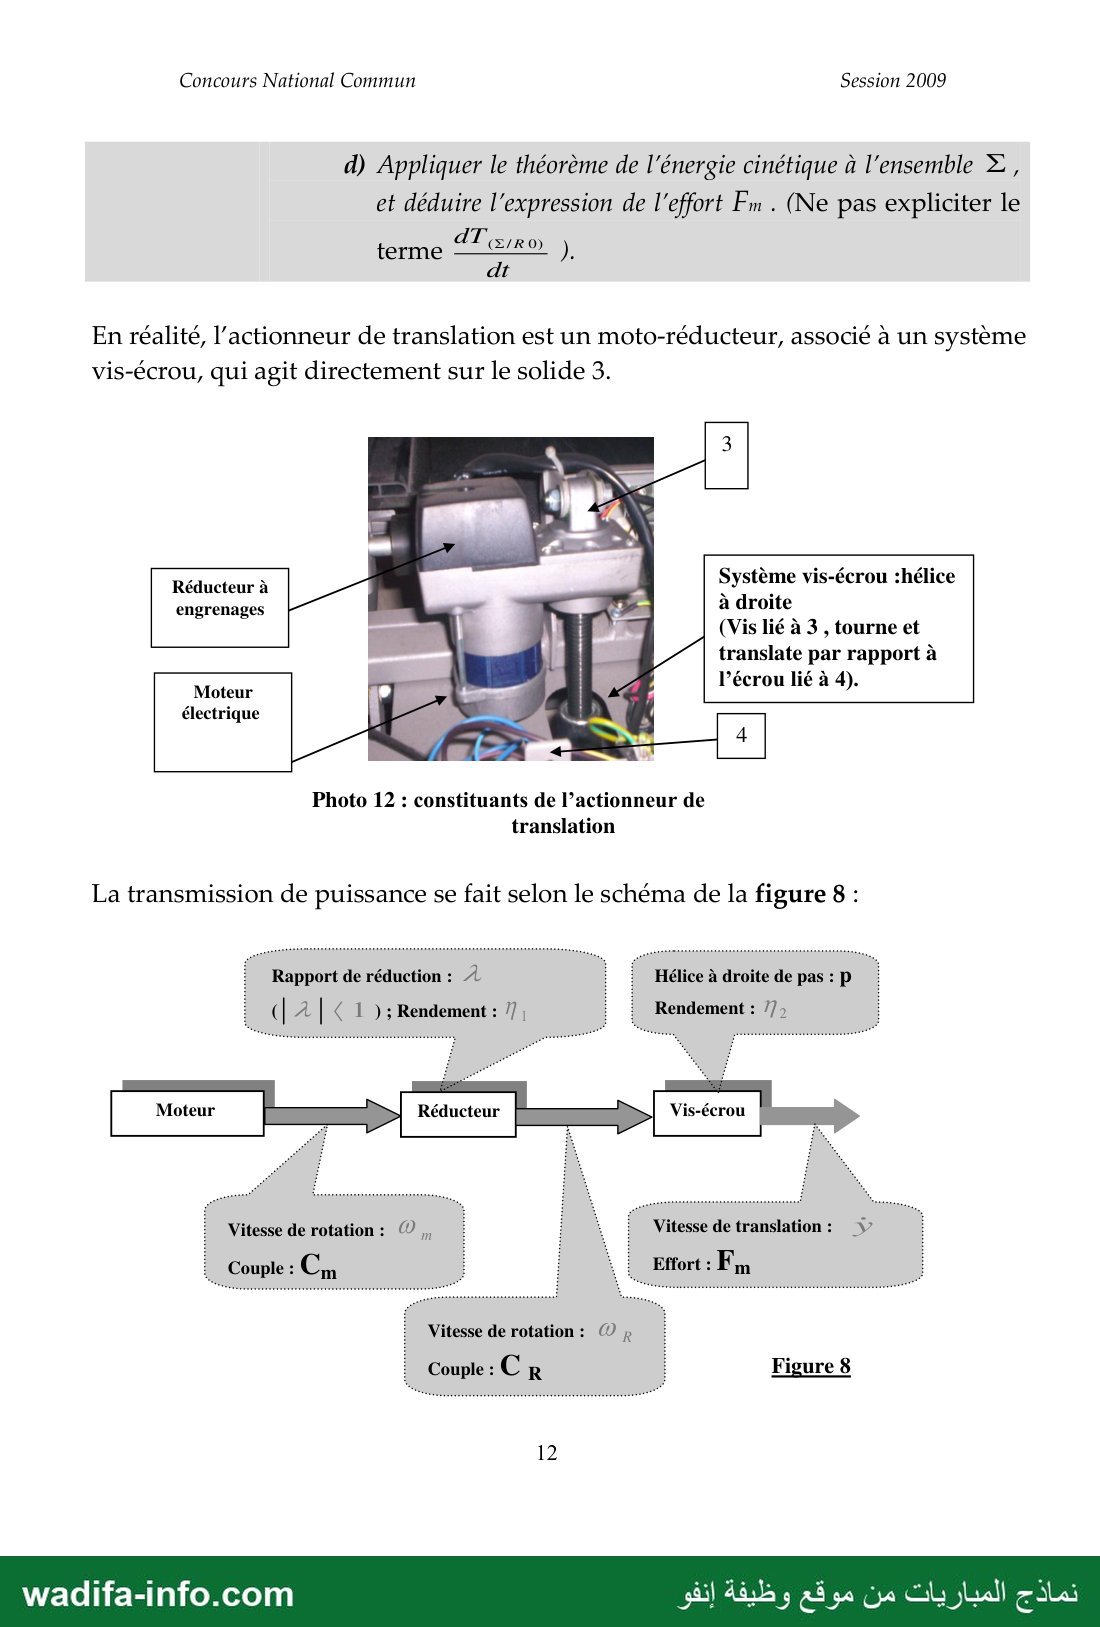
En réalité, l’actionneur de translation est un moto-réducteur, associé à un système
Vis-écrou, qui agit directement sur le solide 3.
Système vis-écrou :hélice
Réducteur à : N ;
engrenages اي à droite
. (Vis lié à 3 , tourne et
translate par rapport à
Moteur l’écrou lié à 4).
électrique
Photo 12 : constituants de l’actionneur de
translation
La transmission de puissance se fait selon le schéma de la figure 8 :
Rapport de réduction : 2 إٍْ إٍْ Hélice à droite de pas : P
( | À | ‹ 1 ) ; Rendement : // ; ٍ إٍْ Rendement : //;
Vitesse de translation: VV
Effort : Fm
Vitesse de rotation : © م
Couple: Cr إٍْ Figure 8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Session 2009
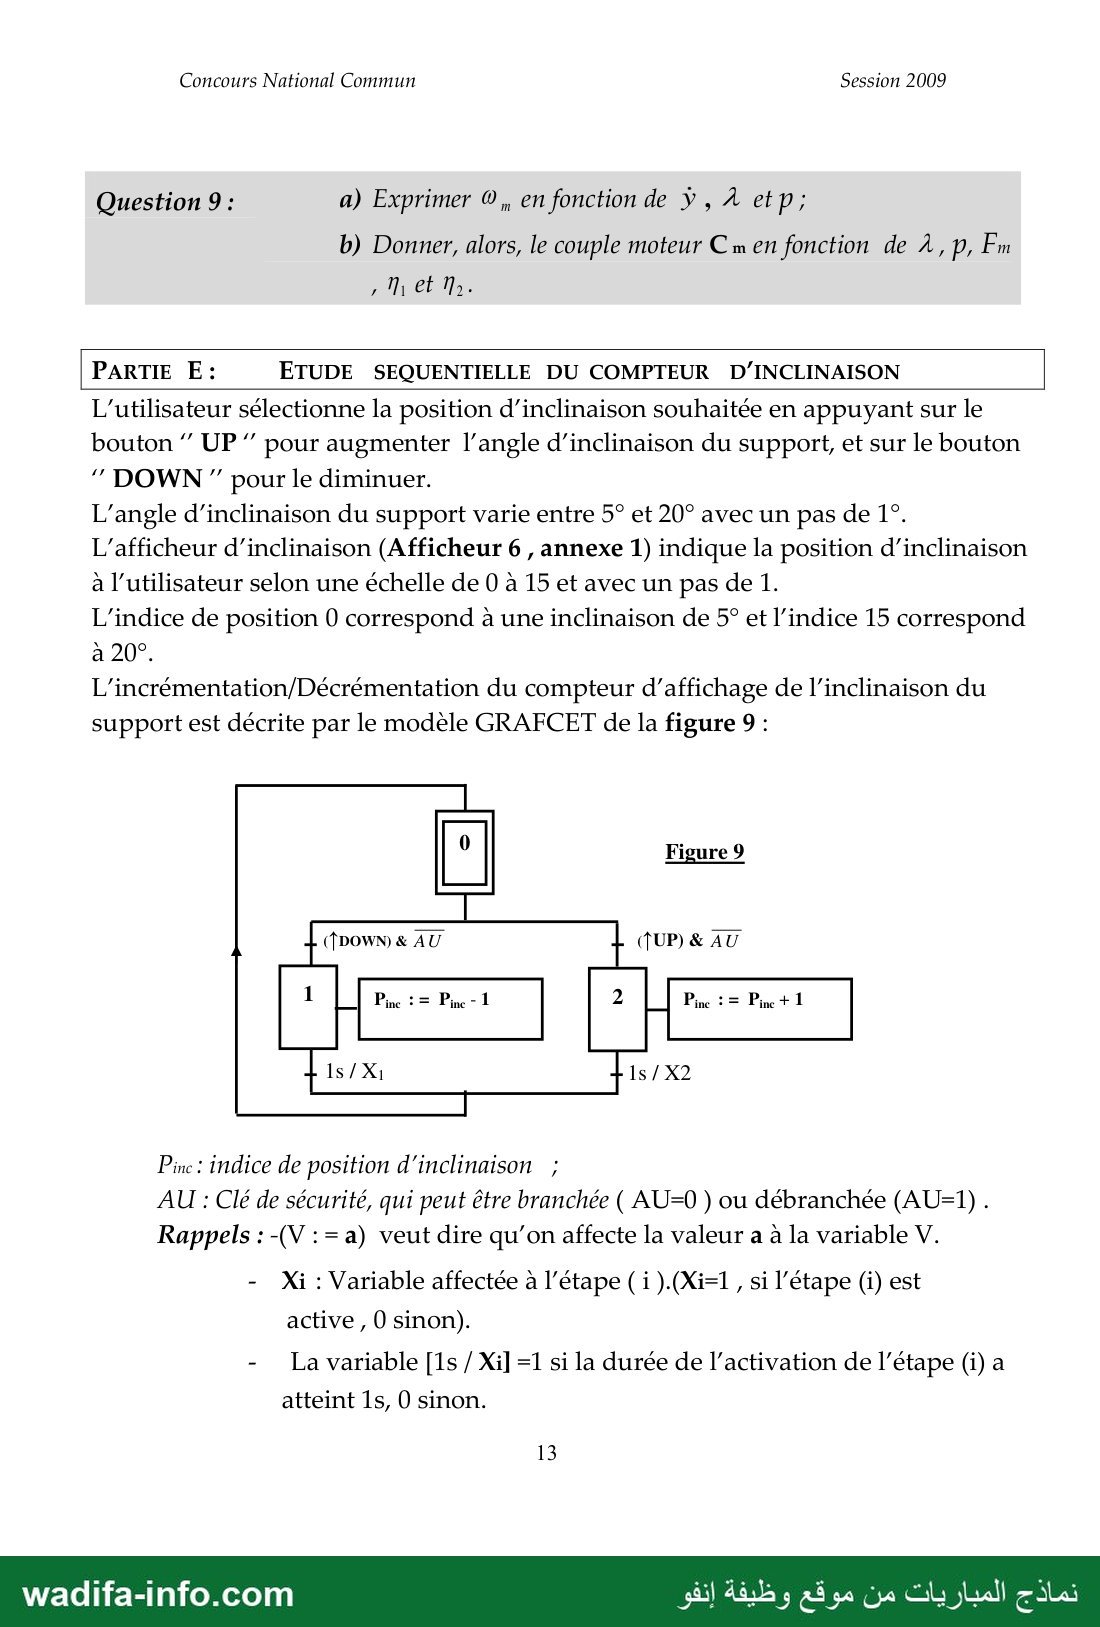
Question 9 : a) Exprimer ®, en fonction de y , À et p;
b) Donner, alors, le couple moteur Cm en fonction de À, p, Fm
7 UE et NN, ٠
PARTIE E: ETUDE SEQUENTIELLE DU COMPTEUR D'INCLINAISON
L'utilisateur sélectionne la position d’inclinaison souhaitée en appuyant sur le
bouton ” UP ” pour augmenter l’angle d’inclinaison du support, et sur le bouton
‘” DOWN ” pour le diminuer.
L’angle d’inclinaison du support varie entre 5° et 20° avec un pas de 1°.
L’afficheur d’inclinaison (Afficheur 6 , annexe 1) indique la position d’inclinaison
à l'utilisateur selon une échelle de 0 à 15 et avec un pas de 1.
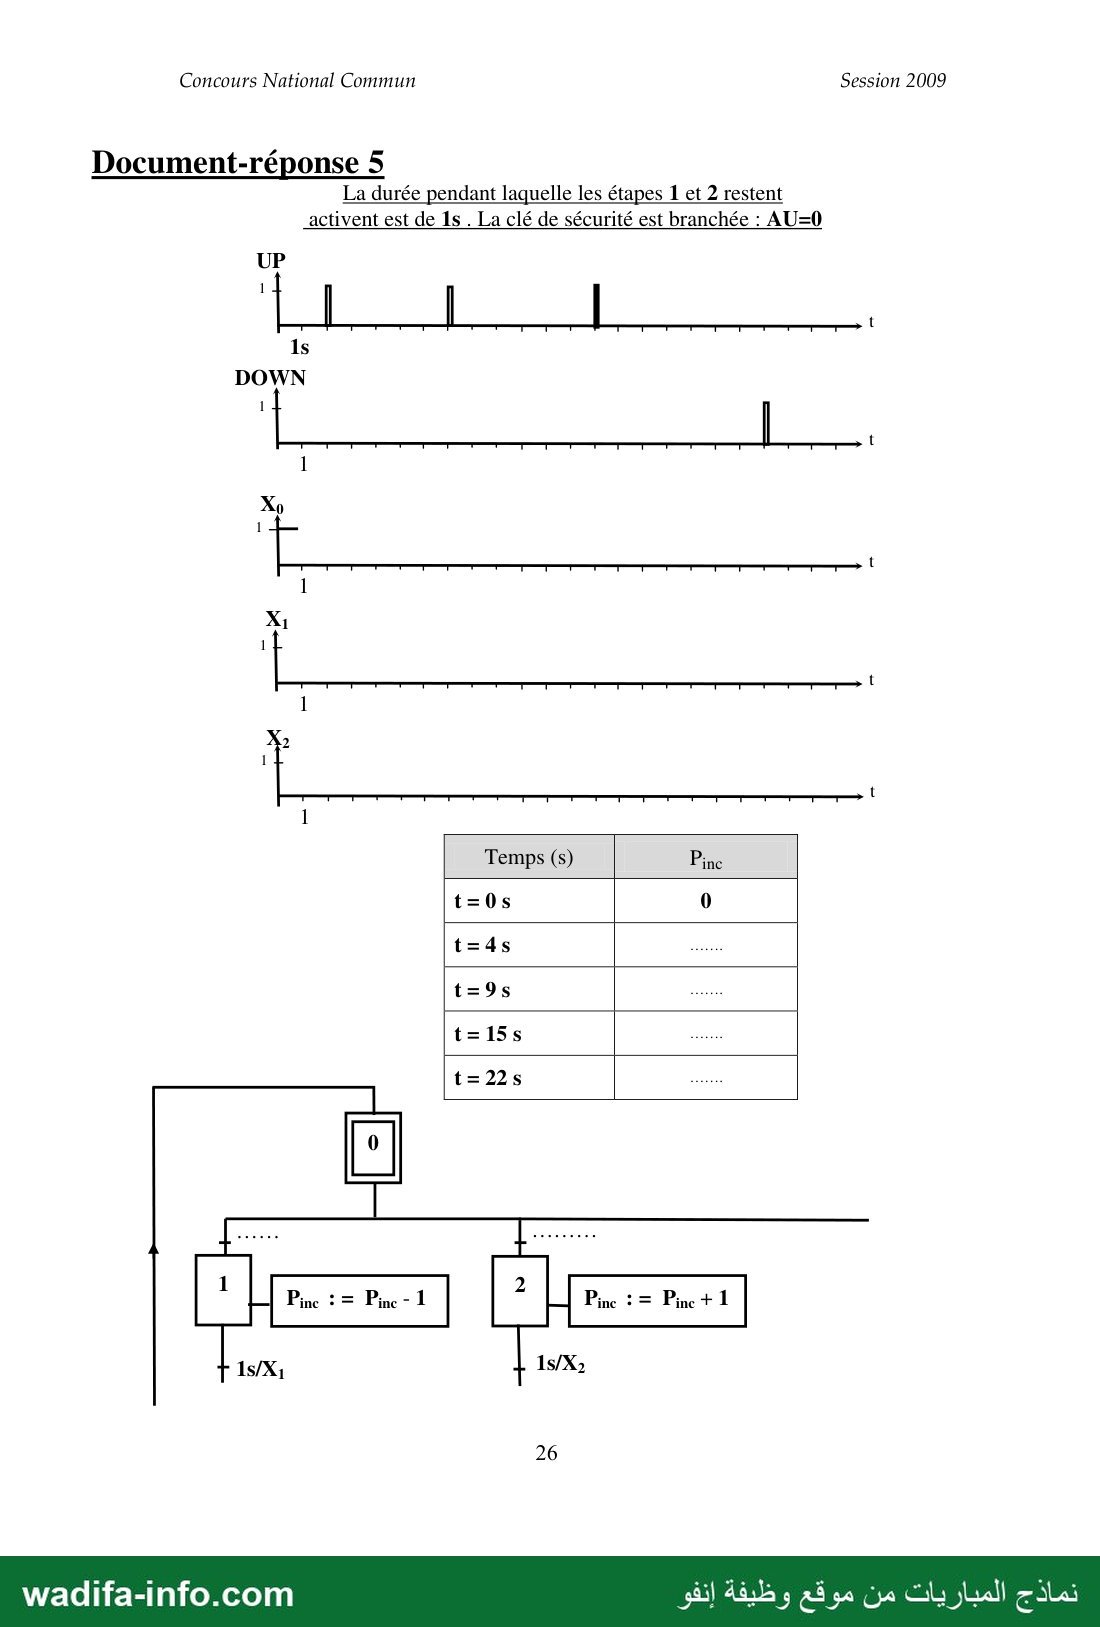
L'indice de position 0 correspond à une inclinaison de 5° et l'indice 15 correspond
à. 20.
L'incrémentation/Décrémentation du compteur d'affichage de l’inclinaison du
support est décrite par le modèle GRAFCET de la figure 9 :
Figure 9
UP) & AU
Pine : indice de position d'inclinaison ;
AU : Clé de sécurité, qui peut être branchée ( AU=0 ) ou débranchée (AU=1) .
Rappels :-(V : = a) veut dire qu’on affecte la valeur a à la variable V.
- Xi : Variable affectée à l'étape ( i ).(Xi=1 , si l'étape (i) est
active , 0 sinon).
- La variable [1s / Xi] =1 si la durée de l'activation de l'étape (i) a
atteint 18, 0 sinon.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Session 2009
Répondre sur le document-réponse 5.
Question 10 : a) Compléter : le chronogramme et le tableau du document-
réponse 5 ;
b) Modifier le GRAFCET pour que le comportement du
compteur intègre toutes les conditions suivantes :
٠ Remise à zéro du compteur dés l'activation de l'AU (clé
de sécurité débranchée) ou dés que l'on appuie sur le
bouton ” STOP ”’;
٠ N’incrémenter que si Pinc est inférieure strictement à 15 ;
٠ Ne décrémenter que si Pinc est supérieure strictement à 0.
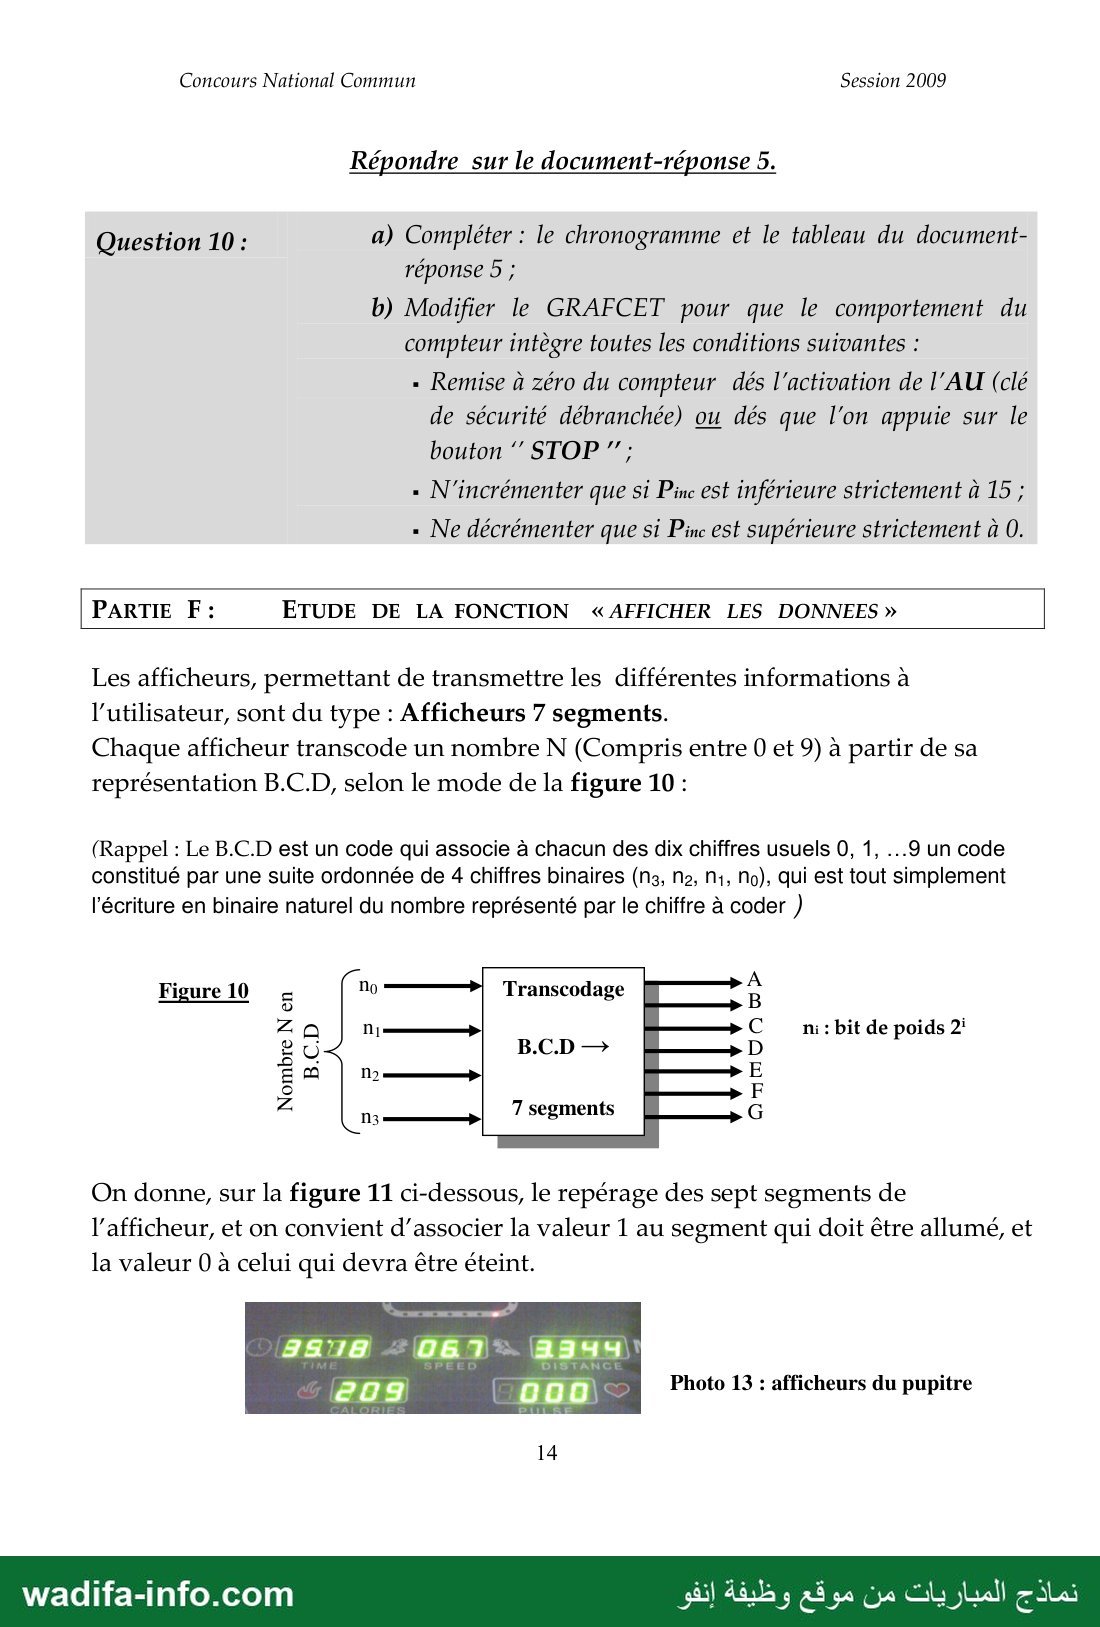
PARTIE F: ETUDE DE LA FONCTION «AFFICHER LES DONNEES »
Les afficheurs, permettant de transmettre les différentes informations à
l'utilisateur, sont du type : Afficheurs 7 segments.
Chaque afficheur transcode un nombre N (Compris entre 0 et 9) à partir de sa
représentation B.C.D, selon le mode de la figure 10 :
(Rappel : Le B.C.D est un code qui associe à chacun des dix chiffres usuels 0, 1, ...9 un code
constitué par une suite ordonnée de 4 chiffres binaires (na, Na, N1, No), qui est tout simplement
l'écriture en binaire naturel du nombre représenté par le chiffre à coder )
Figure 10
ni : bit de poids 2:
Nombre N en
B.C.D
ح 0 6م0000
On donne, sur la figure 11 ci-dessous, le repérage des sept segments de
l’afficheur, et on convient d'associer la valeur 1 au segment qui doit être allumé, et
la valeur 0 à celui qui devra être éteint.
28878 — 061* ووه
209 (8885 - Photo 13 : afficheurs du pupitre
١
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Session 2009
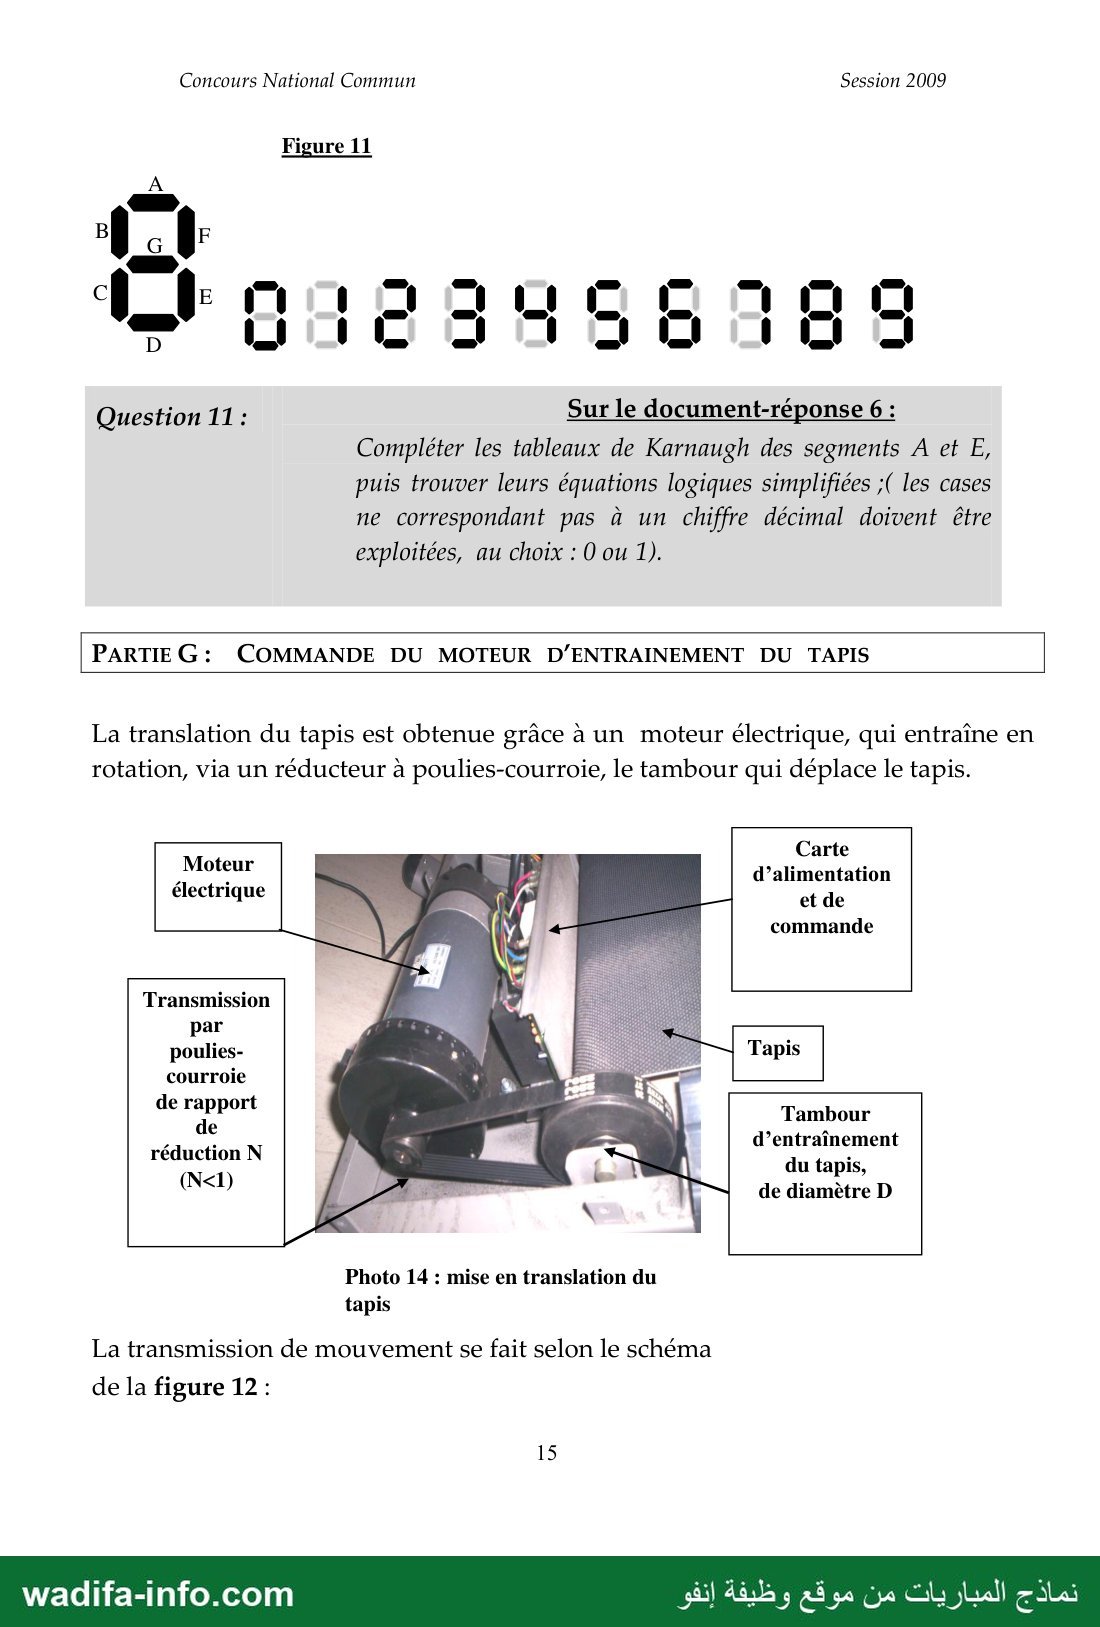
Figure 11
8
0_0 وه ص هك تت حت د جد حت
0 ١-2 0 0١ 0 0١ oo
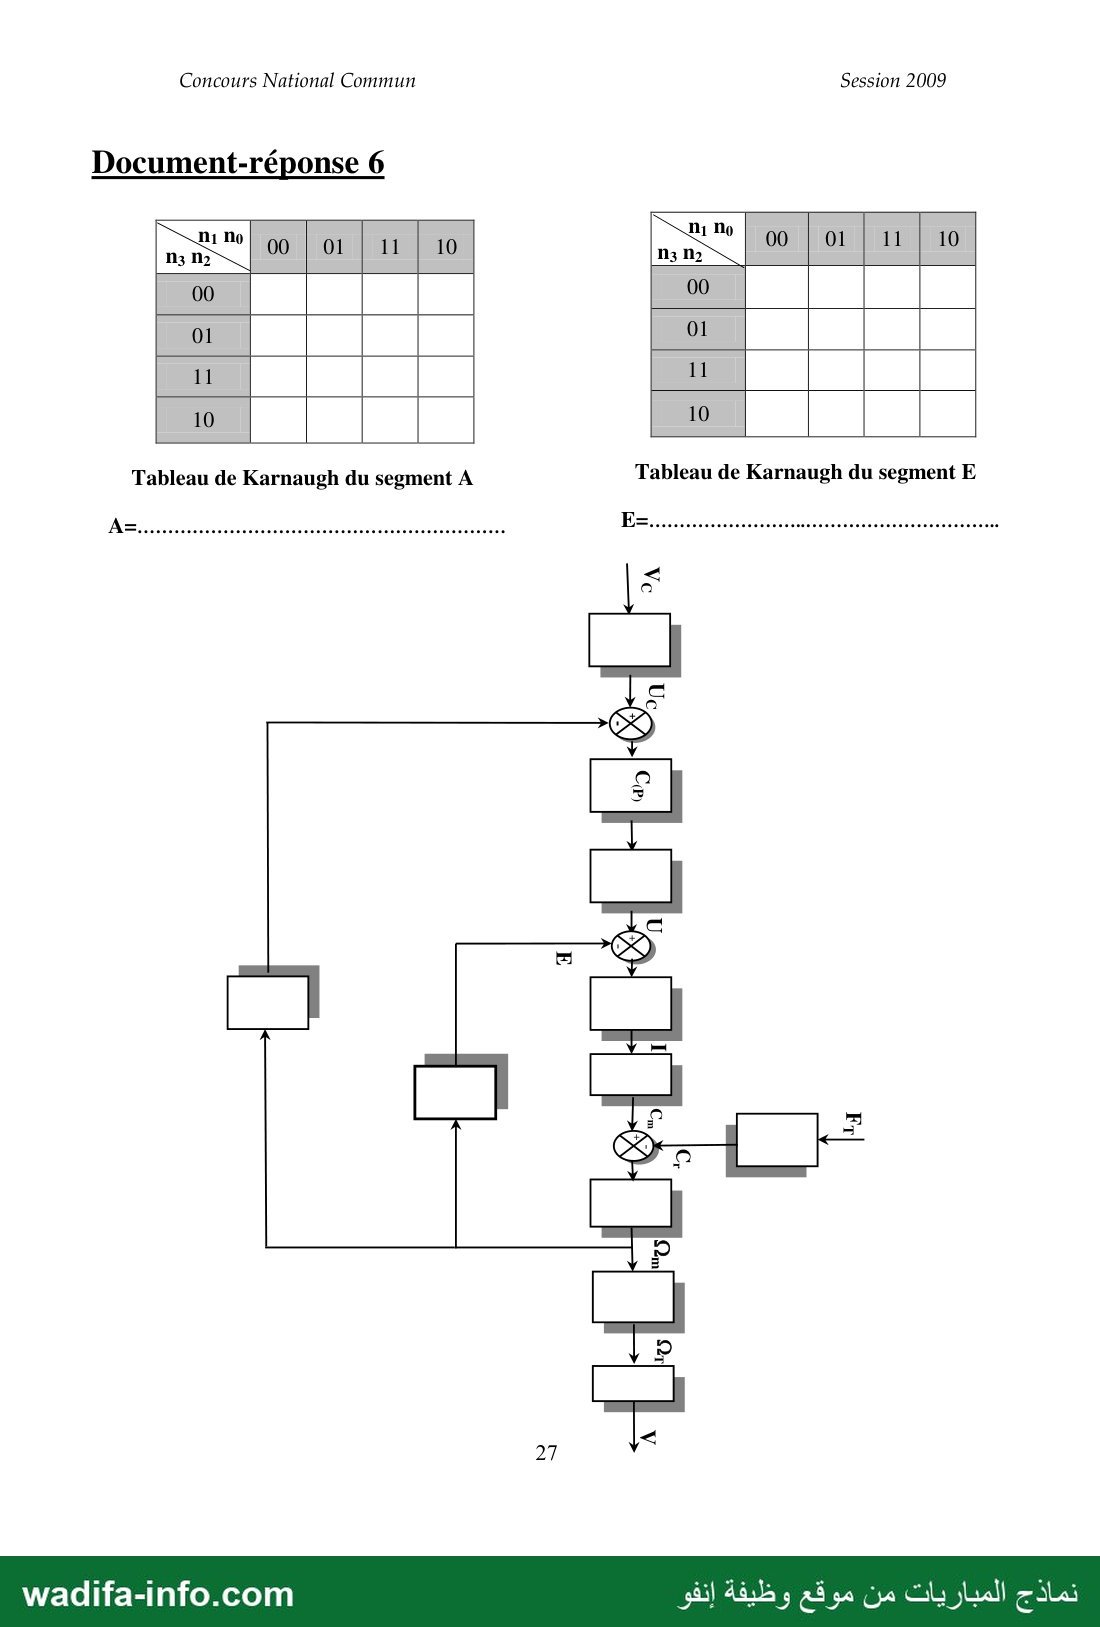
Question 11 : Sur le document-réponse 6 :
Compléter les tableaux de Karnaugh des segments À et E,
puis trouver leurs équations logiques simplifiées ;( les cases
ne correspondant pas à un chiffre décimal doivent être
exploitées, au choix : 0 ou 1).
4
PARTIEG: COMMANDE DU MOTEUR D'ENTRAINEMENT DU TAPIS
La translation du tapis est obtenue grâce à un moteur électrique, qui entraîne en
rotation, via un réducteur à poulies-courroie, le tambour qui déplace le tapis.
Carte
Moteur d’alimentation
électrique NN دن / ; et de
commande
Transmission
poulies-
courroie
de rapport
réduction N
Tambour
d’entraînement
du tapis,
de diamètre D
Photo 14 : mise en translation du
tapis
La transmission de mouvement se fait selon le schéma
de la figure 12 :
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Session 2009
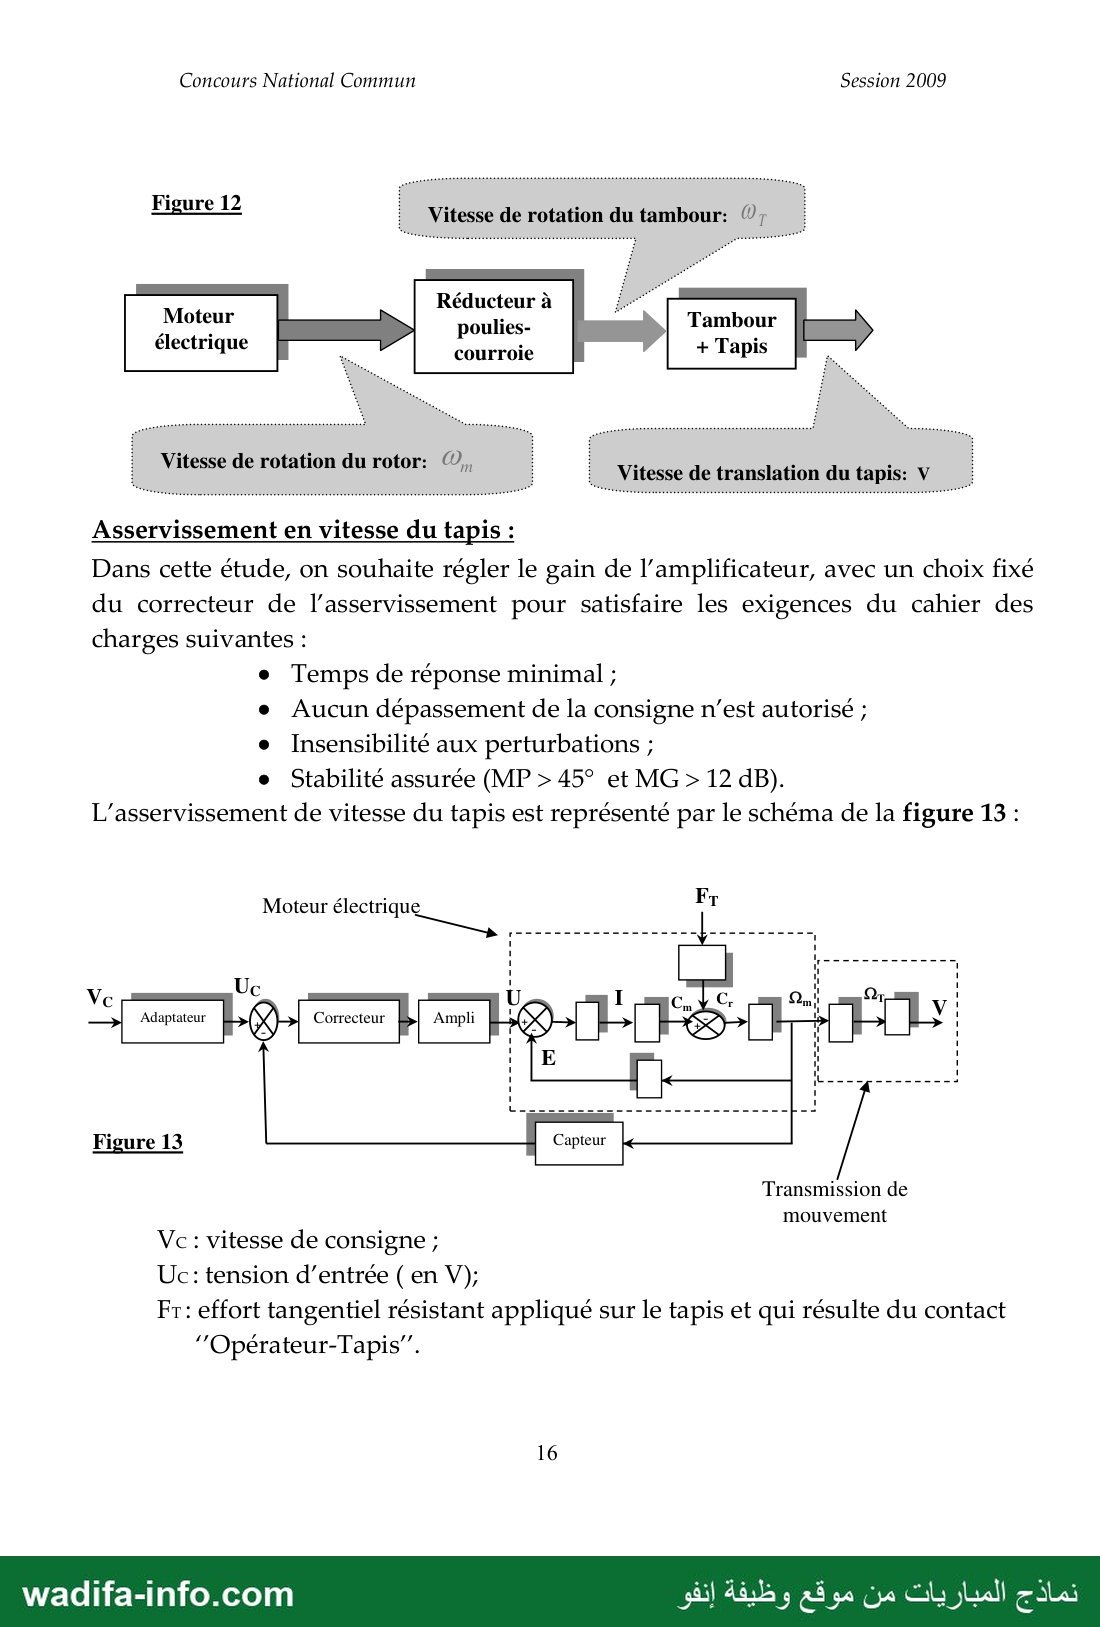
Figure 12
Réducteur à
poulies-
courroie
Moteur
électrique F
Tambour D,
+ Tapis 7
Asservissement en vitesse du tapis :
Dans cette étude, on souhaite régler le gain de l’amplificateur, avec un choix fixé
du correcteur de l’asservissement pour satisfaire les exigences du cahier des
charges suivantes :
e Temps de réponse minimal ;
Aucun dépassement de la consigne n’est autorisé ;
Insensibilité aux perturbations ;
Stabilité assurée (MP › 45° et MG › 12 dB).
L’asservissement de vitesse du tapis est représenté par le schéma de la figure 13 :
Moteur électrique
ue “te 1 امارج اجاج
Figure 13
Transmission de
mouvement
Vc : vitesse de consigne ;
Uc: tension d'entrée ( en V);
Fr: effort tangentiel résistant appliqué sur le tapis et qui résulte du contact
‘’Opérateur-Tapis”’.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Session 2009
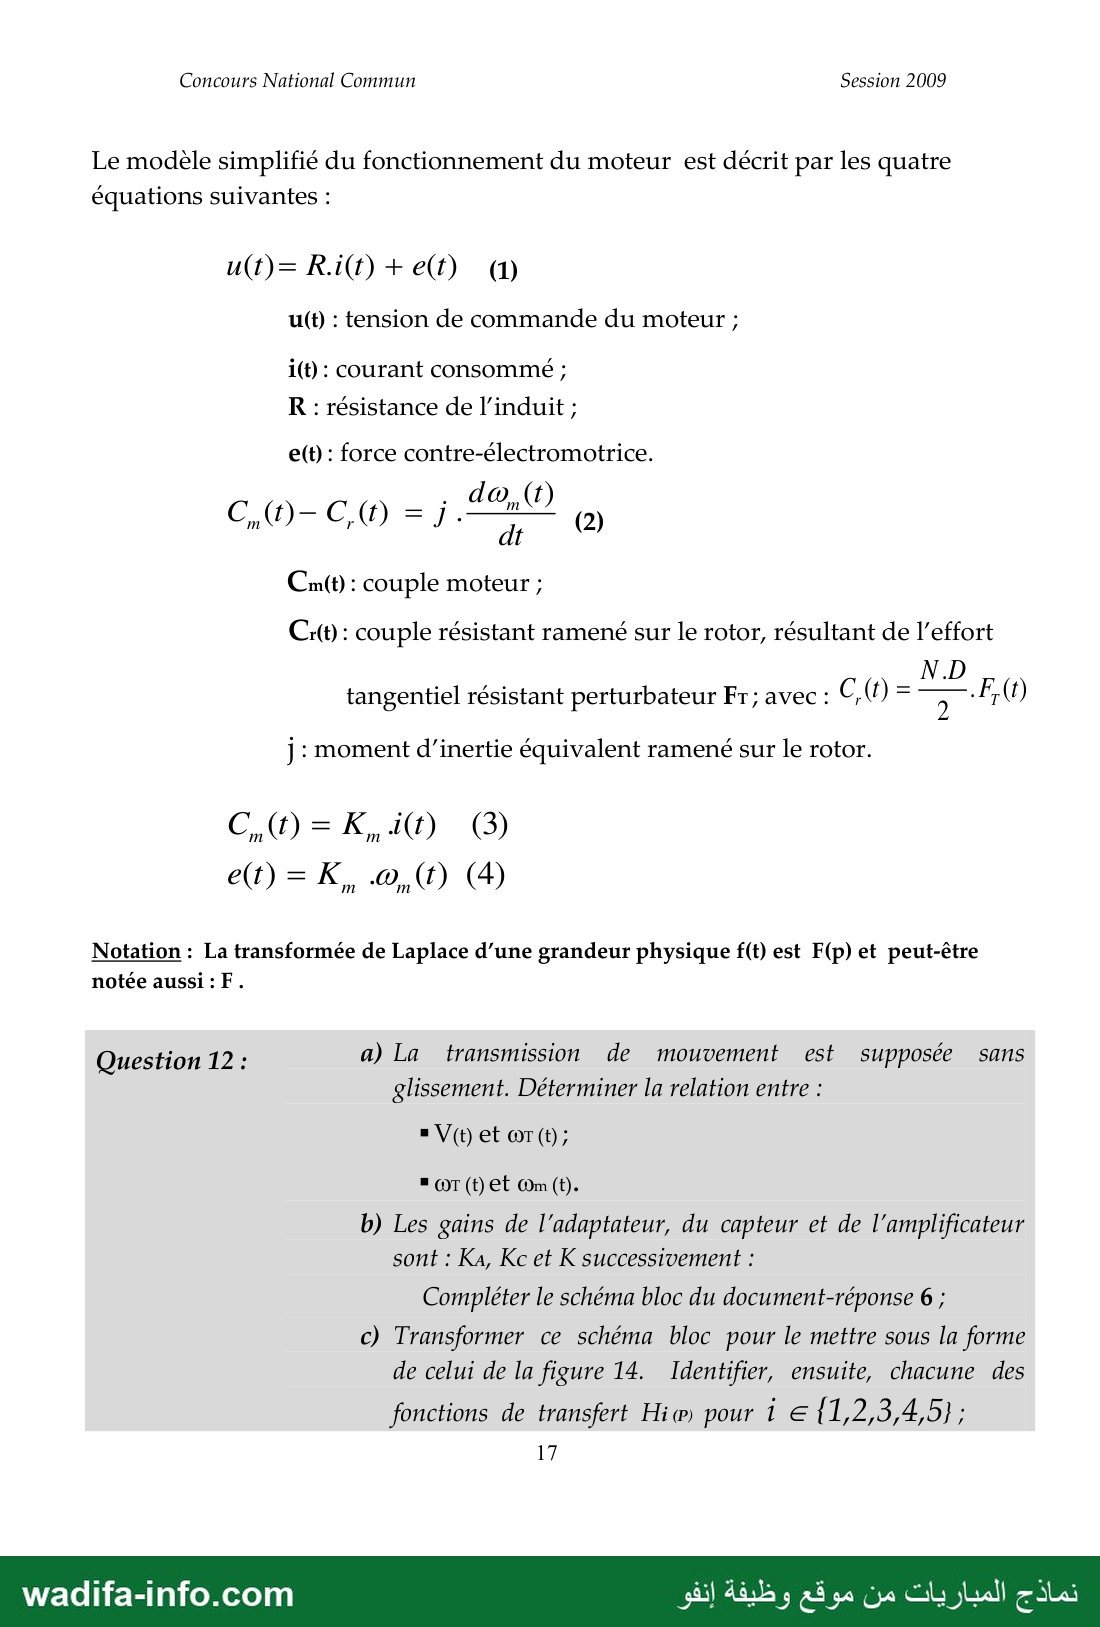
Le modèle simplifié du fonctionnement du moteur est décrit par les quatre
équations suivantes :
u(t) : tension de commande du moteur ;
i(t): courant consommé ;
R : résistance de l’induit ;
e(t) : force contre-électromotrice.
Cm(t) : couple moteur ;
C:(t : couple résistant ramené sur le rotor, résultant de l'effort
tangentiel résistant perturbateur Fr; avec : C,(t) = مذ F,(0)
[ : moment d'inertie équivalent ramené sur le rotor.
Notation : La transformée de Laplace d’une grandeur physique f(t) est F(p) et peut-être
notée aussi : 1 .
Question 12 : a) La transmission de mouvement est supposée sans
glissement. Déterminer la relation entre :
b) Les gains de l'adaptateur, du capteur et de l'amplificateur
sont : Ka, Kc et K successivement :
Compléter le schéma bloc du document-réponse 6 ;
c) Transformer ce schéma bloc pour le mettre sous la forme
de celui de la figure 14. Identifier, ensuite, chacune des
fonctions de transfert Hiæ) pour 1 6112. 34,5);
17
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Session 2009
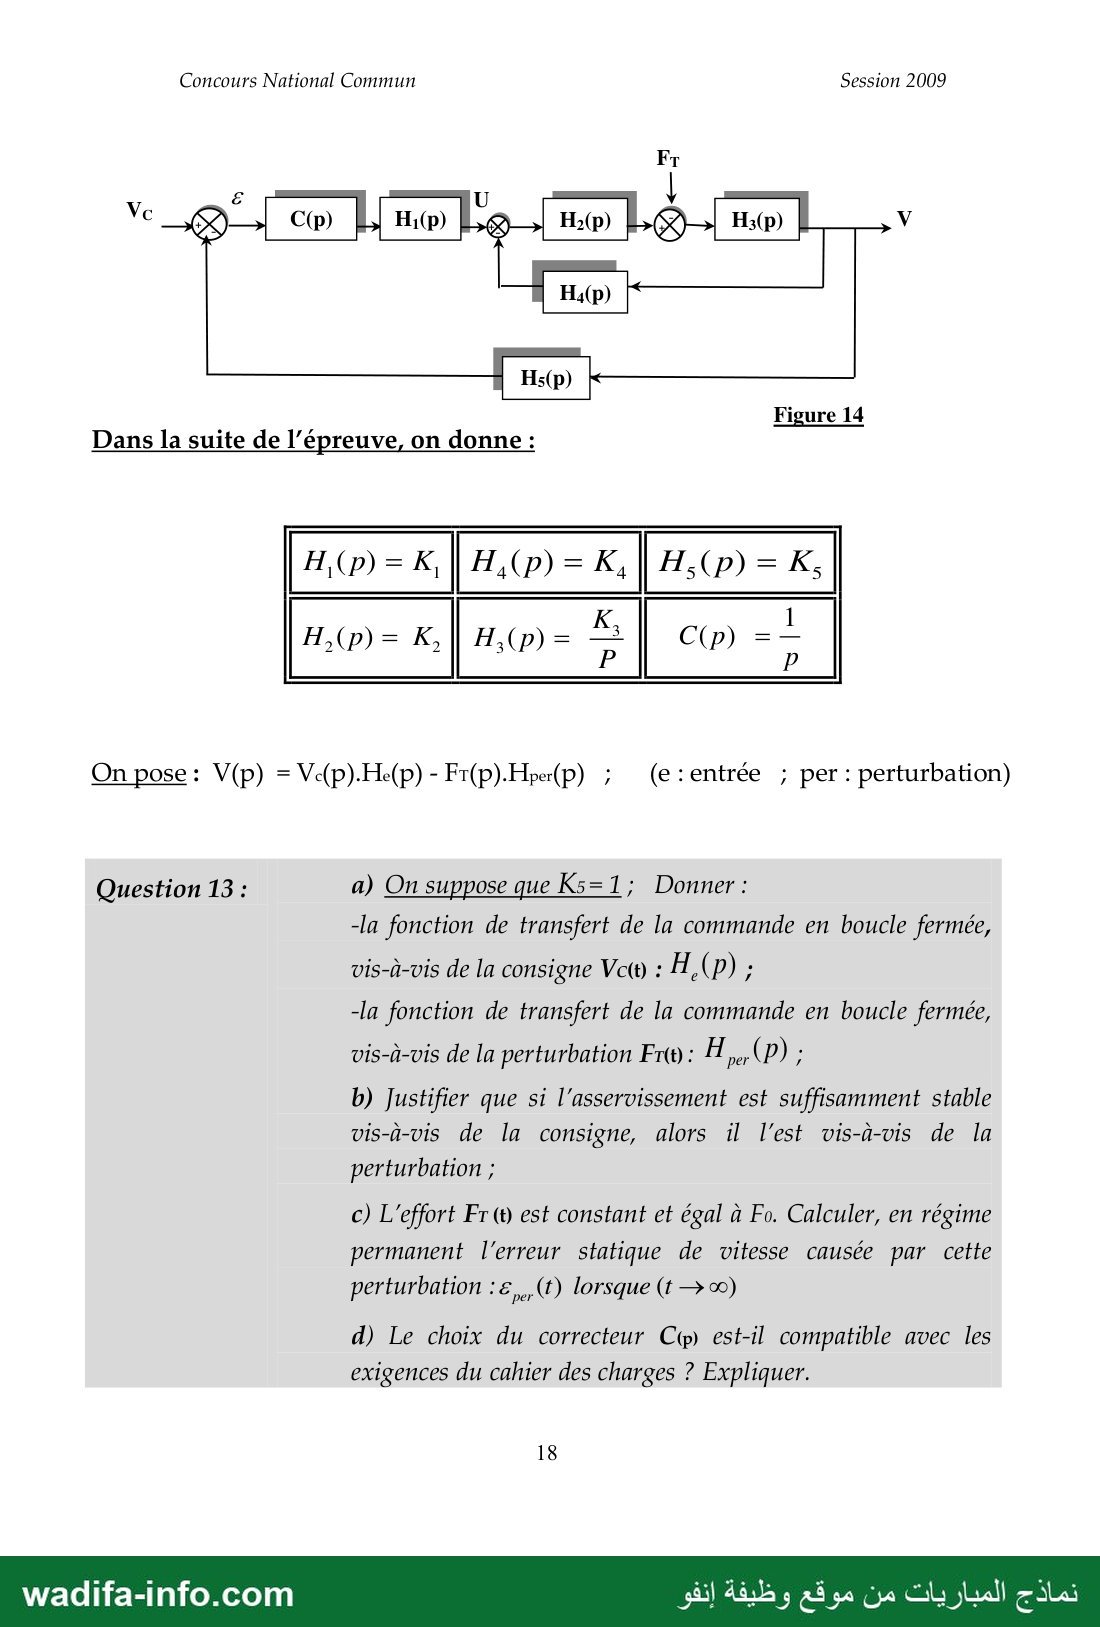
Figure 14
Dans la suite de l'épreuve, on donne :
On pose : V(p) = V‹(p).He(p) - Fr(p).Hyer(p) ; (e:entrée ; per : perturbation)
Question 13 : a) On suppose que Ks=1; Donner :
-la fonction de transfert de la commande en boucle fermée,
vis-à-vis de la consigne Vote : H,(P) ;
-la fonction de transfert de la commande en boucle fermée,
vis-à-vis de la perturbation صا : Her (P) ;
b) Justifier que si l'asservissement est suffisamment stable
vis-à-vis de la consigne, alors il l’est vis-à-vis de la
perturbation ;
كن L'effort Fr (t) est constant et égal à Fo. Calculer, en régime
permanent l'erreur statique de vitesse causée par cette
perturbation : et) lorsque (t ج œ)
d) Le choix du correcteur Cp) est-il compatible avec les
exigences du cahier des charges ? Expliquer.
18
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
Concours National Commun Session 2009
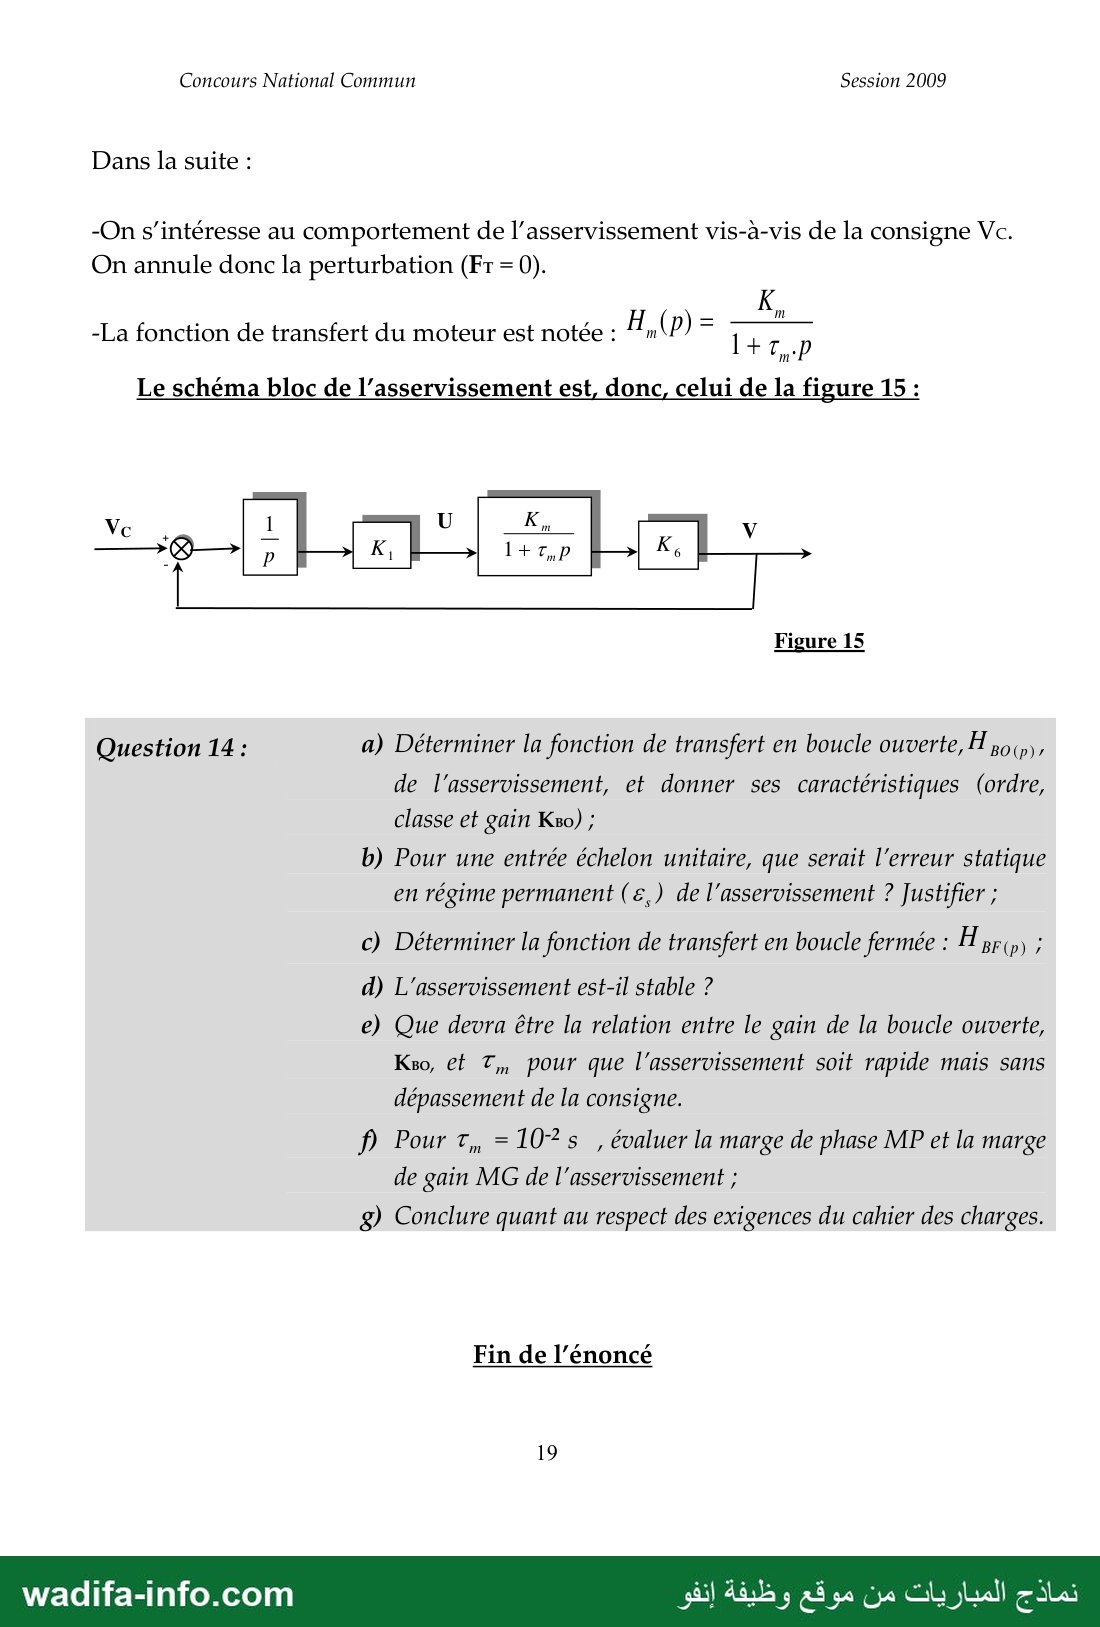
Dans la suite :
-On s’intéresse au comportement de l’asservissement vis-à-vis de la consigne لا
On annule donc la perturbation (Fr = 0).
14 TP
-La fonction de transfert du moteur est notée : H (p)
Le schéma bloc de l’asservissement est, donc, celui de la figure 15 :
Figure 15
Question 14 : a) Déterminer la fonction de transfert en boucle ouverte, H pop)
de l'asservissement, et donner ses caractéristiques (ordre,
classe et gain Kso) ;
b) Pour une entrée échelon unitaire, que serait l'erreur statique
en régime permanent (e,) de l'asservissement ? Justifier ;
c) Déterminer la fonction de transfert en boucle fermée : H pr(p) ;
d) L'asservissement est-il stable ?
e) Que devra être la relation entre le gain de la boucle ouverte,
Kso, et T,, pour que l'asservissement soit rapide mais sans
dépassement de la consigne.
0 Pour 7, =10*s , évaluer la marge de phase MP et la marge
de gain MG de l'asservissement ;
Conclure quant au respect des exigences du cahier des charges. (ع
Fin de l'énoncé
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 20 —
Concours National Commun Session 2009
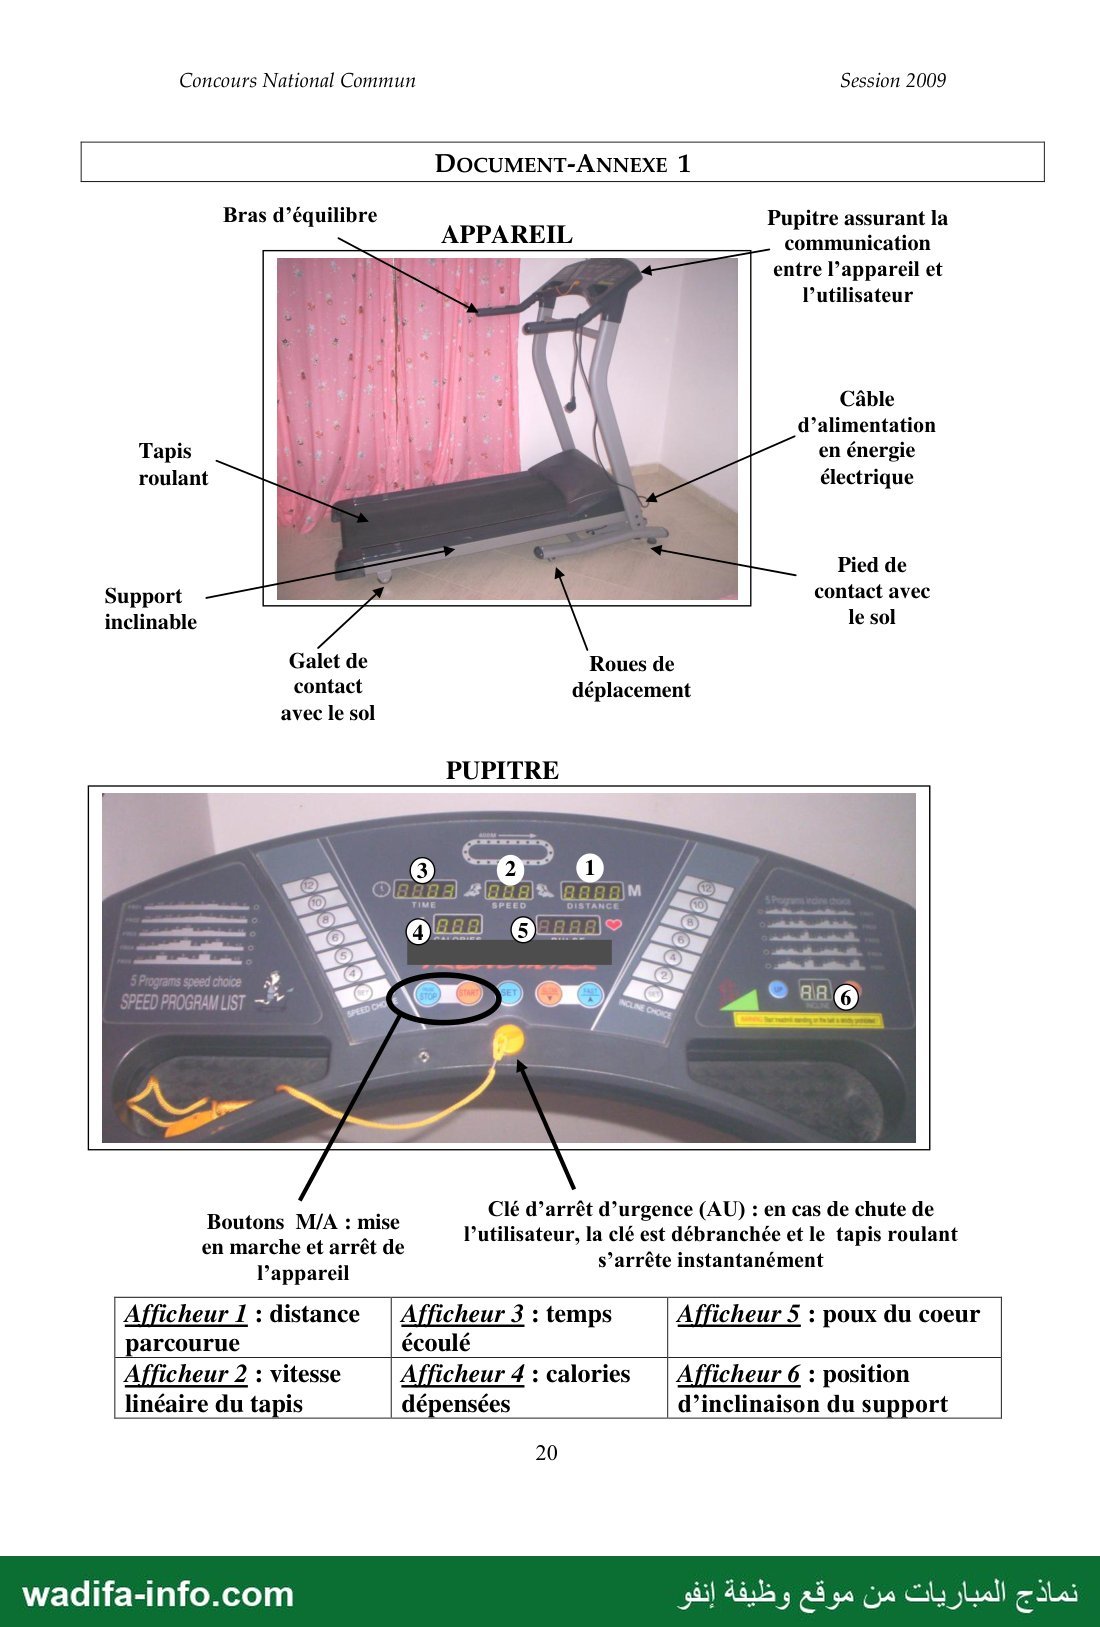
DOCUMENT-ANNEXE 1
Bras d’équilibre
communication
entre l’appareil et
l’utilisateur
APPAREIL Pupitre assurant la
Câble
d’alimentation
en énergie
électrique
Tapis
roulant
Pied de
Support - 3 contact avec
inclinable le sol
Galet de Roues de
contact déplacement
avec le sol
PUPITRE
; Clé d’arrêt d’urgence (AU) : en cas de chute de
Boutons M/A : mise put ris 1 1 : ;
8 l’utilisateur, la clé est débranchée et le tapis roulant
en marche et arrêt de vu.
H : s’arrête instantanément
l’appareil
Afficheur 1 : distance | Afficheur 3 : temps Afficheur 5 : poux du coeur
parcourue écoulé
Afficheur 2 : vitesse Afficheur 4 : calories | Afficheur 6 : position
linéaire du tapis dépensées d’inclinaison du support
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
Concours National Commun
Session 2009
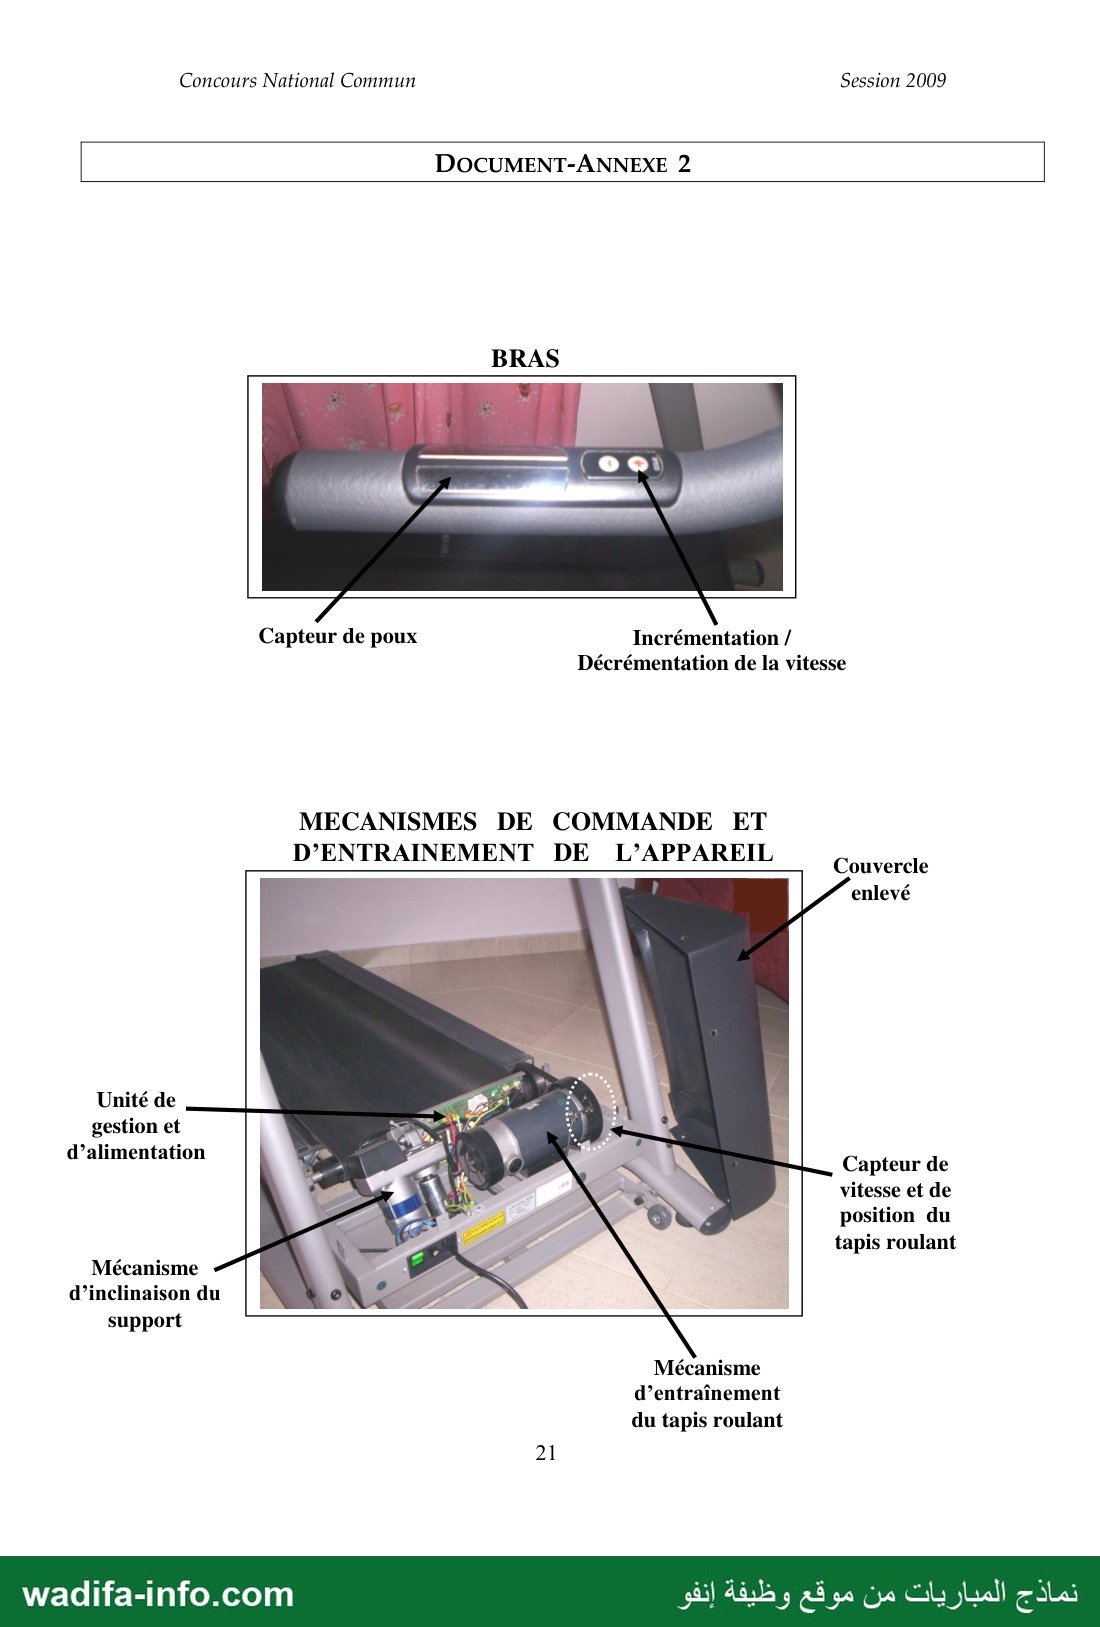
DOCUMENT-ANNEXE 2
Capteur de poux
Incrémentation /
Décrémentation de la vitesse
MECANISMES DE COMMANDE ET
D’ENTRAINEMENT DE L’APPAREIL
Couvercle
enlevé
Unité de
gestion et
d’alimentation Capteur de
vitesse et de
position du
tapis roulant
Mécanisme
d’inclinaison du
support
Mécanisme
d’entraînement
du tapis roulant
21
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 22 —
Concours National Commun Session 2009
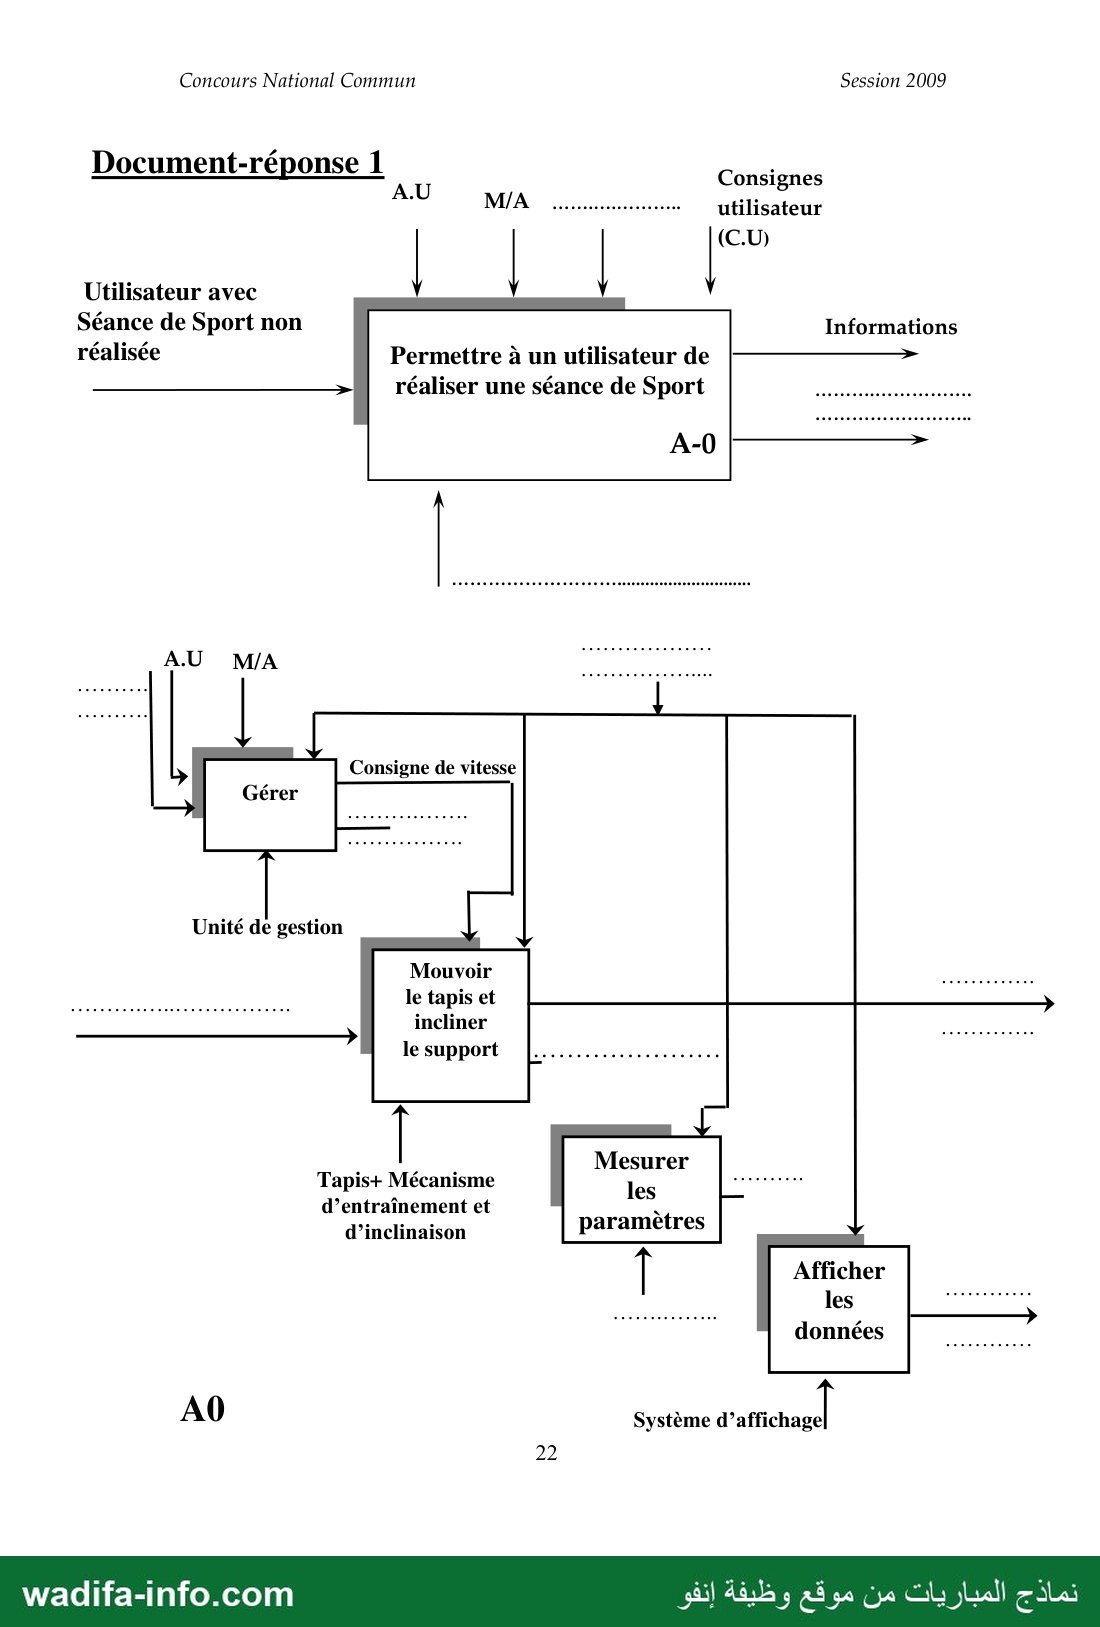
Document-réponse 1 8
onsignes
MA saumon utilisateur
Utilisateur avec
| jee
Séance de Sport non Informations
réalisée Permettre à un utilisateur يجبا عل
réaliser une séance de Sport
soucoccacccaucccanucucau00
AU M/A
Consigne de vitesse
Unité de gestion
Mouvoir
le tapis et
incliner
le support
| Mesurer
Tapis+ Mécanisme les Vtt
0 2 es
d’entraînement et
d’inclinaison paramètres
Afficher
l e 5 ...د تج مه جه مع
A0 Système d’ ري
22
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 23 —
Concours National Commun Session 2009
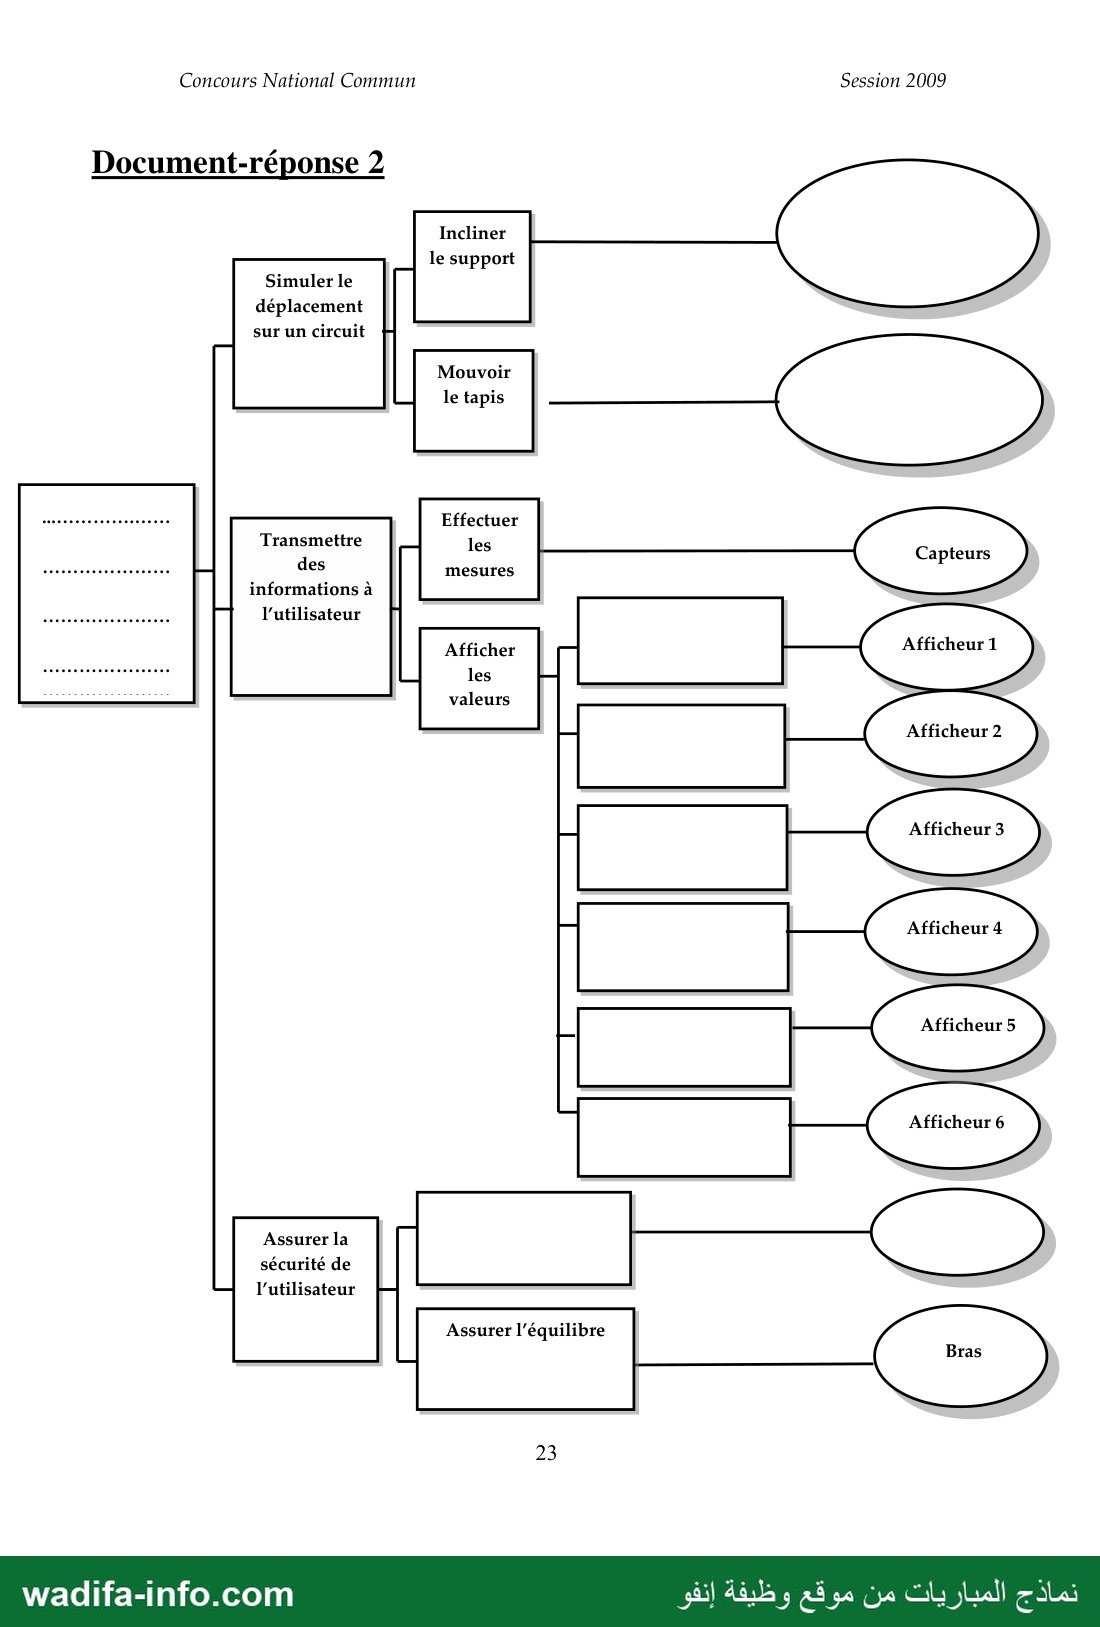
Document-réponse 2
Incliner
le support
Simuler le
déplacement
sur un circuit
Mouvoir
le tapis
Effectuer
mesures
Transmettre
informations à
l'utilisateur
Afficher
valeurs
Assurer la
sécurité de
l’utilisateur
Assurer l'équilibre
23
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 24 —
Concours National Commun Session 2009
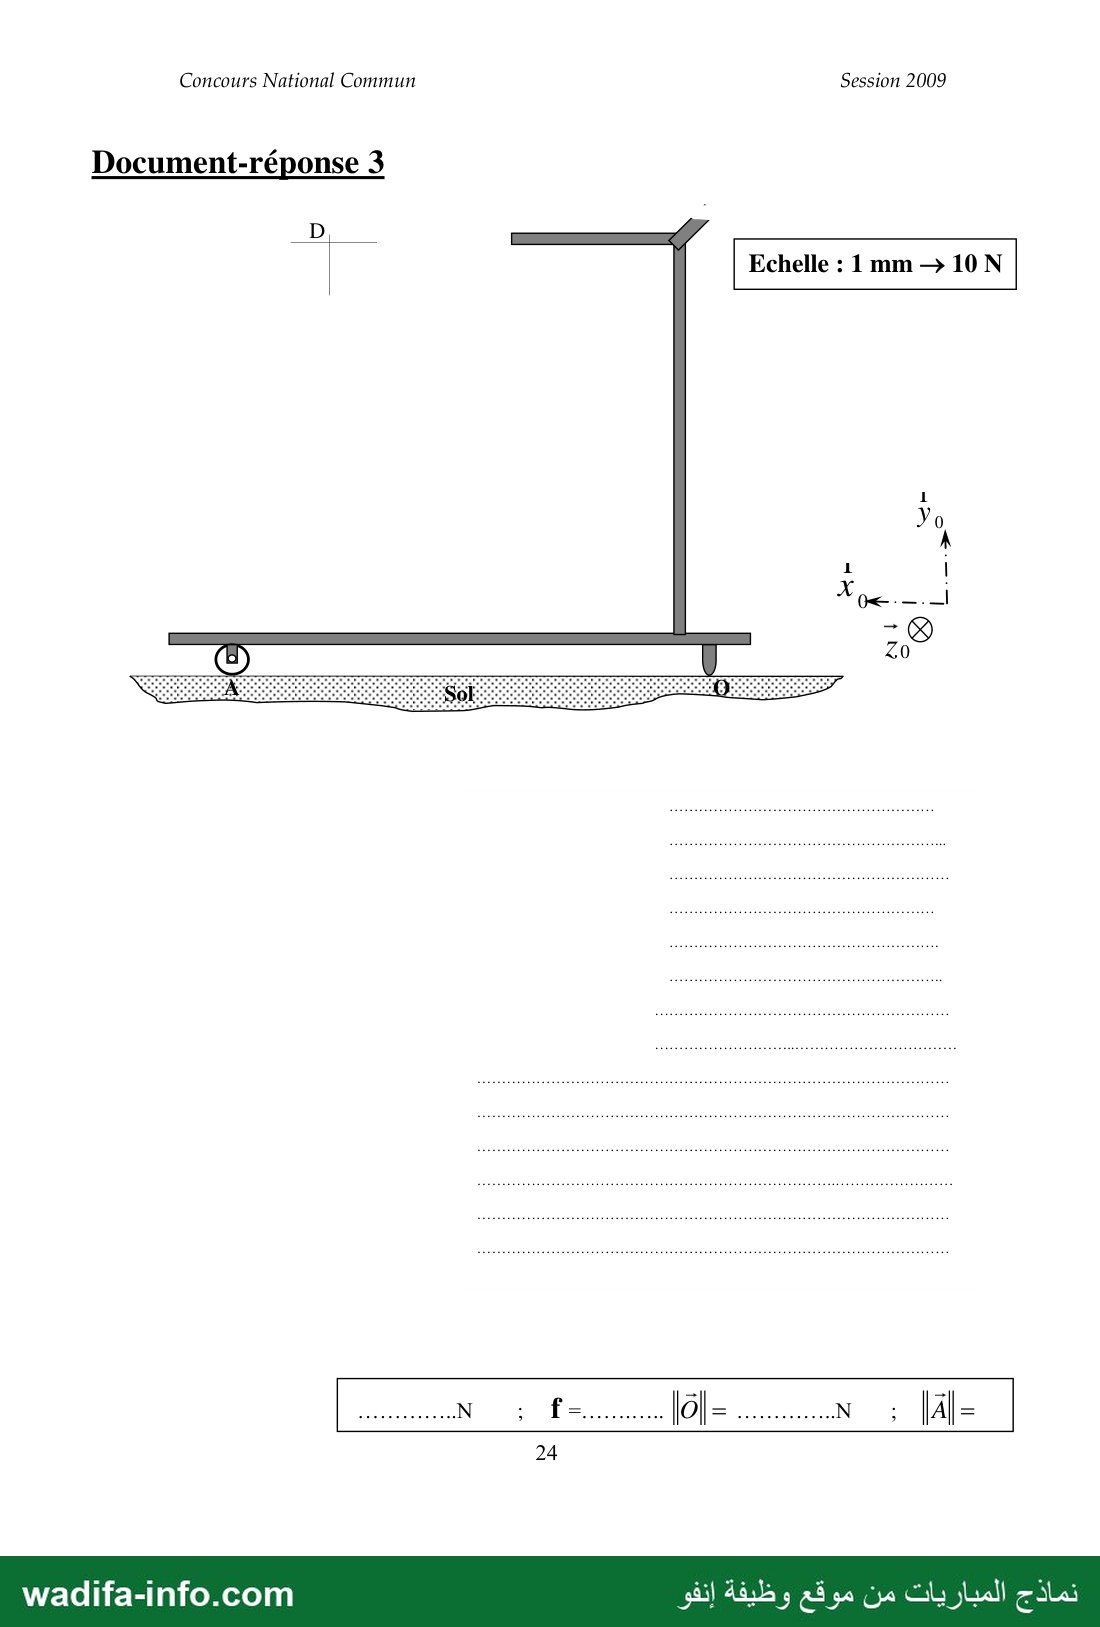
Document-réponse 3
Echelle : 1 mm —› 10 N
1
7 8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 25 —
Concours National Commun Session 2009
Document-réponse 4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 26 —
Concours National Commun Session 2009
Document-réponse 5
La durée pendant laquelle les étapes 1 et 2 restent
activent est de 1s . La clé de sécurité est branchée : AU=0
Temps (s) Pine
t=0s 0
t=dss | mes
Pine := Pine +1
26
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 27 —
Concours National Commun Session 2009
Document-réponse 6
Tableau de Karnaugh du segment A Tableau de Karnaugh du segment E
A = E Fessssonensensnsensanencacsnennencencnnnnonnancencanon0a00e
Fuesossosensnsensansasensenaanensanonsanannensancnsansanen0e00
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences Industrielles pour l'Ingénieur du Concours National Commun (CNC) 2009, filière MP, commun aux grandes écoles d'ingénieurs marocaines. Durée : 4 heures, calculatrice autorisée. Le dossier compte 27 pages : 19 pages de texte, 2 annexes et 6 documents-réponses. Le support étudié est un tapis roulant de fitness à support inclinable. Le sujet est un problème en sept parties indépendantes : analyse fonctionnelle (SADT, FAST), statique graphique, hyperstatisme et statique, cinématique graphique, dynamique (théorème de l'énergie cinétique), GRAFCET, logique combinatoire et asservissement. Voici une correction méthodologique proposée.
💡 Avant de commencer : les sept parties sont indépendantes. Commencez par les parties « rentables » et rapides : F (Karnaugh), E (chronogramme), G (asservissement, calcul littéral classique) et la dynamique de la partie D. Gardez les tracés graphiques (B et D) pour un moment où vous avez le temps de soigner la construction. Les tracés se font sur les documents-réponses : les valeurs numériques données ci-dessous ont été mesurées sur les proportions du scan et doivent être relues sur votre document imprimé.
Partie A : étude fonctionnelle
Question 1.a : SADT niveau A-0
- Fonction globale : « Permettre à un utilisateur de réaliser une séance de sport ».
- Matière d'œuvre entrante : utilisateur avec séance de sport non réalisée. Matière d'œuvre sortante : utilisateur avec séance de sport réalisée. Sortie secondaire : informations (distance, vitesse, temps, calories, pouls, inclinaison).
- Données de contrôle : A.U, M/A, consignes utilisateur (C.U) et la case vide : énergie électrique (W).
- Support (flèche du bas) : appareil de sport (tapis roulant).
Question 1.b : SADT niveau A0
- « Gérer » (support : unité de gestion) reçoit A.U, M/A et les consignes utilisateur. Il reçoit aussi les informations mesurées qui reviennent de « Mesurer ». Il délivre la consigne de vitesse, la consigne d'inclinaison et les données à afficher.
- La flèche commune du haut, distribuée à tous les blocs, est l'énergie électrique W.
- « Mouvoir le tapis et incliner le support » : entrée = utilisateur avec séance non réalisée, sortie = utilisateur avec séance réalisée. Sortie secondaire vers « Mesurer » : vitesse et position du tapis, inclinaison (grandeurs physiques à mesurer).
- « Mesurer les paramètres » : support = capteurs (capteur de vitesse et de position du tapis, capteur de pouls). Sortie = informations mesurées.
- « Afficher les données » (support : système d'affichage) : sortie = informations visuelles transmises à l'utilisateur.
Question 1.c : FAST
- Fonction principale (case de gauche) : permettre à un utilisateur de réaliser une séance de sport.
- Incliner le support : moto-réducteur + système vis-écrou (vérin électrique) et mécanisme d'inclinaison.
- Mouvoir le tapis : moteur électrique + transmission poulies-courroie + tambour d'entraînement.
- Afficher les valeurs : afficher la distance parcourue (afficheur 1), la vitesse (2), le temps écoulé (3), les calories dépensées (4), le pouls (5), la position d'inclinaison (6).
- Assurer la sécurité : arrêter le tapis en cas de chute de l'utilisateur, solution : clé d'arrêt d'urgence (AU). Assurer l'équilibre : bras.
Partie B : statique graphique du contact appareil-sol
Question 2
- On regroupe les deux actions données en D : R = F + P = 80 x0 − 1100 y0 (N), soit |R| ≈ 1103 N.
- Le contact en A est parfait (galet), donc A est verticale (normale au sol). L'appareil est soumis à trois forces : R en D, A en A et O en O. Elles sont concourantes au point I, intersection du support de R (droite passant par D, de direction (80 ; −1100)) et de la verticale passant par A. Le support de O est donc la droite (OI).
- Avec les proportions du document-réponse 3, D est à environ 0,2·AO à droite de A et à environ 0,9·AO au-dessus du sol. On trouve I sous le sol, à environ 1,9·AO sous A. Le dynamique des forces se ferme à l'échelle 1 mm pour 10 N, avec R ≈ 110 mm.
- Composante horizontale : Ot = 80 N (elle équilibre 80 x0). Moment en A : On·AO = 1100·xD − 80·yD, soit On ≈ 153 N, |O| ≈ 173 N et |A| = 1100 − On ≈ 947 N.
- Non-glissement en O : Ot ≤ f·On, donc fmin = Ot/On = tan φ ≈ 0,5. C'est l'angle entre (OI) et la normale en O. La valeur exacte dépend de la position de D sur votre document : refaites la mesure sur le tracé imprimé.
Partie C : mécanisme de rangement
Question 3 : hyperstatisme (figure 2)
- a) Graphe de structure : 5 solides (S0, S1, S2, S'2, S3) et 6 liaisons. S0-S1 pivot (M, z0), S0-S3 pivot (Q, z0), S3-S2 pivot glissant (H, y0), S3-S'2 pivot glissant (H', y0), S1-S2 pivot (N, z0), S1-S'2 pivot (N', z0). Nombre cyclomatique : γ = 6 − 5 + 1 = 2 boucles.
- b) Méthode statique : Ns = 5 + 5 + 4 + 4 + 5 + 5 = 28 inconnues, 6(p − 1) = 24 équations. Il n'y a pas de mobilité interne, car S2 ne peut pas tourner autour de y0 à cause du pivot d'axe z0 en N : m = mu = 1. h = 28 − 24 + 1 = 5. Vérification cinématique : Nc = 8, Ec = 6γ = 12, h = m − Nc + Ec = 1 − 8 + 12 = 5.
- c) Rotule en N (3 inconnues statiques) et linéaire annulaire en N' (2 inconnues, axe supposé z0) : Ns = 5 + 5 + 4 + 4 + 3 + 2 = 23. Deux mobilités internes apparaissent : la rotation propre de S2 et celle de S'2 autour de leur axe y0. Donc m = 1 + 2 = 3 et h = 23 − 24 + 3 = 2. Il reste deux conditions géométriques : la position axiale (selon z0) de N par rapport à M et Q, et la position selon x0 de N' par rapport à l'axe H'.
- d) Avantage : le degré d'hyperstatisme diminue fortement (de 5 à 2). Il y a moins de contraintes de coaxialité et de parallélisme, donc des tolérances de fabrication moins sévères, un montage plus facile et moins d'efforts parasites (usure, coincement) dans les liaisons.
Question 4 : statique plane (figure 3)
- a) Schéma d'analyse : S1 est lié à S0 par le pivot M et à S2 par le pivot N. S2 est lié à S3 par la glissière de direction y2, et S3 à S0 par le pivot Q. Actions extérieures : Fop en J (perpendiculaire à S1, direction y1) et P en G1.
- b) L'ensemble E = S2 + S3 (poids négligés) n'est soumis qu'à deux glisseurs : l'action de S1 en N et celle de S0 en Q. Ils sont donc opposés et portés par (QN) : R1/2 a la direction de y2. Avec y2 = −sin δ x0 + cos δ y0, la condition R1/2 ∧ y2 = 0 donne X12 cos δ + Y12 sin δ = 0, soit X12 = −Y12 tan δ.
- c) On isole S1. Les actions sont : S0 en M (X01, Y01), S2 en N (−X12, −Y12), P = −P y0 en G1 et Fop y1 en J, avec x1 = cos β x0 + sin β y0 et y1 = −sin β x0 + cos β y0. Les trois équations sont :
(x0) X01 − X12 − Fop sin β = 0
(y0) Y01 − Y12 − P + Fop cos β = 0
(moment en M sur z0) L·Fop − (L/2)·P cos β + (L/3)(X12 sin β − Y12 cos β) = 0 - Ces trois équations et la relation du b) forment 4 équations pour 4 inconnues (X01, Y01, X12, Y12), avec Fop, P, L, β et δ connus. Oui, les inconnues de L01 sont déterminables : Y12 = 3 cos δ (Fop − (P/2) cos β)/cos(β − δ), puis X12, X01 et Y01. Remarque : si la glissière S2-S3 est parfaite et sans élément élastique, l'équilibre de S2 seul impose R1/2 · y2 = 0. On a alors R1/2 = 0 et Fop = (P/2) cos β.
Partie D : mécanisme d'inclinaison
Question 5 : cinématique graphique (document-réponse 4)
- a) E est le centre de la liaison pivot 1-2, donc V(E∈1/2) = 0. D'où V(E∈1/0) = V(E∈1/2) + V(E∈2/0) = V(E∈2/0). Même raisonnement en D, centre du pivot 2-3 : V(D∈2/0) = V(D∈3/0).
- b) B est le centre du galet 5, qui reste en contact avec le sol plan : B se déplace parallèlement au sol. Le support de V(B∈2/0) est l'horizontale passant par B (direction x0). Le solide 1 tourne autour de F, donc le support de V(E∈1/0) est la perpendiculaire à (FE) en E.
- c) I20 est l'intersection de la verticale passant par B et de la droite (FE). Le support de V(D∈2/0) est la perpendiculaire à (I20D) en D.
- d) V(D∈3/0) = V(D∈3/4) + V(D∈4/0). V(D∈3/4) est portée par x3 = (FD) et vaut −20 x3 mm/min (4 cm à l'échelle 2 cm pour 10 mm/min). V(D∈4/0) est perpendiculaire à (FD), car 4 tourne autour de F. V(D∈3/0) = V(D∈2/0) est perpendiculaire à (I20D). Le triangle des vitesses donne |V(D∈2/0)| = 20/cos α, où α est l'angle entre (FD) et la perpendiculaire à (I20D). Sur les proportions du scan : |V(D∈2/0)| ≈ 24 mm/min.
- e) Champ des vitesses de 2 : |V(B∈2/0)| = |V(D∈2/0)| · I20B / I20D. On obtient |V(B∈2/0)| ≈ 23 mm/min, valeur à relire sur votre tracé (ou par la construction du triangle des vitesses).
Question 6 : centre de gravité du support 2
- Plateau : plaque mince L1 × H dans le plan (x2, z0). B est au milieu du petit côté, donc Gp = (L1/2 ; 0 ; 0).
- Moteur : son axe est parallèle à z0, il touche l'axe x2 en K (figure 7) et sa face d'extrémité passe par K (BK = L2 x2 − (H/2 − h) z0). On a donc Gm = (L2 ; r ; −(H − h)/2).
- xG = (Mp L1/2 + Mm L2)/(Mp + Mm) ; yG = Mm r/(Mp + Mm) ; zG = −Mm(H − h)/(2(Mp + Mm)).
Question 7 : moments d'inertie autour de (B, z0)
- a) L'axe (B, z0) est le bord de la plaque, dans son plan : IP/Bz = Mp L1²/3.
- b) Le moteur est un cylindre plein d'axe parallèle à z0 : I = Mm r²/2 autour de son axe. Par Huygens, la distance entre les axes vaut √(L2² + r²). I2/Bz = Mp L1²/3 + Mm(L2² + 3r²/2).
Question 8 : dynamique (Σ = {S, 5, 4, 3, 1})
- a) Schéma d'analyse : c'est le graphe de la figure 5, où S remplace 2. Les liaisons sont parfaites, avec roulement sans glissement en A. Actions extérieures : pesanteur sur S, actions du bâti en A (sur 5) et en F (sur 1 et sur 4). L'action de l'actionneur entre 4 et 3 est intérieure à Σ.
- b) Seul S a une masse. B ∈ S a pour vitesse V(B/0) = ẋ x0 et Ω(S/0) = θ̇ z0, avec BGS = a x2. On a T = ½MSVB² + ½ISθ̇² + MSVB·(Ω ∧ BGS) et z0 ∧ x2 = y2, x0·y2 = −sin θ. T(Σ/R0) = ½MSẋ² + ½ISθ̇² − MS a ẋ θ̇ sin θ.
- c) Puissance extérieure : les liaisons avec le bâti sont parfaites et le roulement en A est sans glissement, leur puissance est nulle. Il reste la pesanteur : yGS = cte + a sin θ, d'où Pext = −MS g a θ̇ cos θ. Puissance intérieure : les liaisons sont parfaites, seul l'actionneur travaille. Pint = Fm x3 · V(D∈3/4) = Fm ẏ.
- d) Théorème de l'énergie cinétique : dT/dt = Pext + Pint, donc Fm = [dT(Σ/R0)/dt + MS g a θ̇ cos θ]/ẏ.
Question 9 : chaîne moto-réducteur et vis-écrou
- a) ωR = λ ωm et, pour la vis (pas p) : ẏ = p ωR/(2π). D'où ωm = 2π ẏ/(λ p) (en valeur absolue ; le signe dépend du sens de l'hélice et du repérage).
- b) Bilan de puissance en fonctionnement moteur : η1η2Cmωm = Fmẏ, donc Cm = λ p Fm/(2π η1 η2).
Partie E : compteur d'inclinaison (GRAFCET)
Question 10.a : chronogramme et tableau
- Sur le document-réponse 5, les fronts montants de UP sont à t ≈ 2 s, 7 s et 13 s et celui de DOWN à t ≈ 20 s (AU = 0).
- X2 = 1 sur [2 ; 3], [7 ; 8] et [13 ; 14] s ; X1 = 1 sur [20 ; 21] s ; X0 = 1 le reste du temps (X0 = 0 exactement quand X1 ou X2 vaut 1).
- Tableau : t = 0 s : 0 ; t = 4 s : 1 ; t = 9 s : 2 ; t = 15 s : 3 ; t = 22 s : 2.
Question 10.b : GRAFCET modifié
- Transition 0 → 2 : ↑UP · /AU · /STOP · [Pinc < 15]. Transition 0 → 1 : ↑DOWN · /AU · /STOP · [Pinc > 0].
- Ajouter une étape 3 d'action Pinc := 0. On y accède depuis les étapes 0, 1 et 2 par la réceptivité AU + STOP (divergence en OU, avec priorité sur les autres transitions pour 1 et 2). On revient en 0 par /AU · /STOP.
- Variante acceptée : un GRAFCET de sécurité hiérarchiquement supérieur qui, sur AU + STOP, force le GRAFCET compteur dans une étape de remise à zéro.
Partie F : transcodage BCD → 7 segments
Question 11
- Attention au repérage de la figure 11 : A = haut, B = haut gauche, F = haut droit, G = milieu, C = bas gauche, E = bas droit, D = bas.
- Segment A : éteint pour 1 et 4, allumé pour 0, 2, 3, 5, 6, 7, 8 et 9. Les cases 10 à 15 sont indifférentes. En les prenant à 1 : A = n3 + n1 + n2n0 + n̄2n̄0, soit A = n3 + n1 + (n2 ⊙ n0).
- Segment E (bas droit) : éteint seulement pour 2. E = n̄1 + n0 + n2. Vérification : 2 = 0010 donne 0 + 0 + 0 = 0, et tous les autres chiffres donnent 1.
Partie G : asservissement de vitesse du tapis
Question 12
- a) V = (D/2) ωT (roulement sans glissement tambour-tapis) et ωT = N ωm, d'où V = N D ωm/2.
- b) Schéma bloc : KA (adaptateur) ; comparateur Uc − KcΩm ; C(p) ; K (ampli) ; comparateur U − E ; 1/R → I ; Km → Cm ; comparateur Cm − Cr avec Cr = (N D/2)FT ; 1/(j p) → Ωm. Retour interne Km (E = KmΩm), capteur Kc, puis N → ΩT et D/2 → V.
- c) On fait entrer FT directement, en factorisant par N D/2. On obtient : H1 = K·KA ; H2 = 2Km/(N D R) ; H3 = N²D²/(4 j p) ; H4 = 2Km/(N D) ; H5 = 2Kc/(KA N D). Le choix KA = 2Kc/(N D) donne H5 = 1 : c'est la condition pour que ε = 0 quand V = Vc.
Question 13 (H1 = K1, H2 = K2, H3 = K3/p, H4 = K4, K5 = 1, C = 1/p)
- a) Boucle interne : K2K3/(p + K2K3K4). He(p) = K1K2K3/(p² + K2K3K4p + K1K2K3) et Hper(p) = K3p/(p² + K2K3K4p + K1K2K3).
- b) Les deux fonctions ont le même dénominateur, donc les mêmes pôles. La stabilité (et son degré) vis-à-vis de la consigne vaut aussi vis-à-vis de la perturbation.
- c) FT = F0/p : εper(∞) = limp→0 p·Hper(p)·F0/p = 0. L'intégrateur est placé en amont du point d'entrée de la perturbation.
- d) Oui : le correcteur intégral annule l'erreur statique sur la consigne et sur une perturbation constante (insensibilité). Il déphase de −90°, mais le système reste du 2e ordre, stable. Le gain peut être réglé pour avoir ξ ≥ 1 (pas de dépassement) avec de bonnes marges.
Question 14 (figure 15)
- a) HBO(p) = KBO/(p(1 + τmp)), avec KBO = K1KmK6 : ordre 2, classe 1.
- b) Classe 1 et retour unitaire : εs = 0 pour un échelon.
- c) HBF(p) = 1/(1 + p/KBO + τmp²/KBO) : gain 1, ω0 = √(KBO/τm), ξ = 1/(2√(KBOτm)).
- d) Dénominateur du 2e ordre à coefficients tous positifs : stable quel que soit KBO > 0.
- e) Réponse la plus rapide sans dépassement : ξ = 1, soit KBO = 1/(4τm).
- f) τm = 10−2 s donne KBO = 25 s−1. |HBO(jω)| = 1 donne 10−4ω⁴ + ω² − 625 = 0, d'où ωc ≈ 24,3 rad/s. φ(ωc) = −90° − arctan(0,243) ≈ −103,7°, donc MP ≈ 76°. La phase n'atteint jamais −180°, donc MG infinie.
- g) MP ≈ 76° > 45°, MG = ∞ > 12 dB, aucun dépassement (ξ = 1), erreur statique nulle et perturbation rejetée. Le temps de réponse (t5% ≈ 4,75/ω0 ≈ 0,095 s avec ω0 = 50 rad/s) est le minimum possible sans dépassement. Le cahier des charges est respecté.
💡 À retenir pour le CNC SI (MP) : SADT A-0/A0 et FAST (bien lire les annexes), statique graphique à 3 forces (concourance, cône de frottement), calcul d'hyperstatisme par les deux méthodes (sans oublier les mobilités internes), cinématique graphique (CIR, équiprojectivité, composition des vitesses), théorème de l'énergie cinétique avec puissances intérieures, Huygens, rendement des transmissions vis-écrou, GRAFCET (actions sur activation, temporisations, forçage), Karnaugh avec cases indifférentes, schémas blocs, marges de stabilité et réglage ξ = 1. Entraînez-vous aussi à rédiger les tracés proprement : ils valent beaucoup de points.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1730/نموذج-المباراة-الوطنية-المشتركة-CNC-2009-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
