
نموذج المباراة الوطنية المشتركة CNC 2007: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1729/نموذج-المباراة-الوطنية-المشتركة-CNC-2007-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2007)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2007
- عدد الصفحات
- 21
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN
D’ADMISSION AUX GRANDES ECOLES D’'INGENIEURS
MAROCAINES
SESSION 2007
FILIERE MP
EPREUVE DE SCIENCES INDUSTRIELLES
DUREE : 4 HEURES
Composition du sujet
Le sujet comporte, en plus des 12 pages de sujet :
Cinq pages d’annexe :
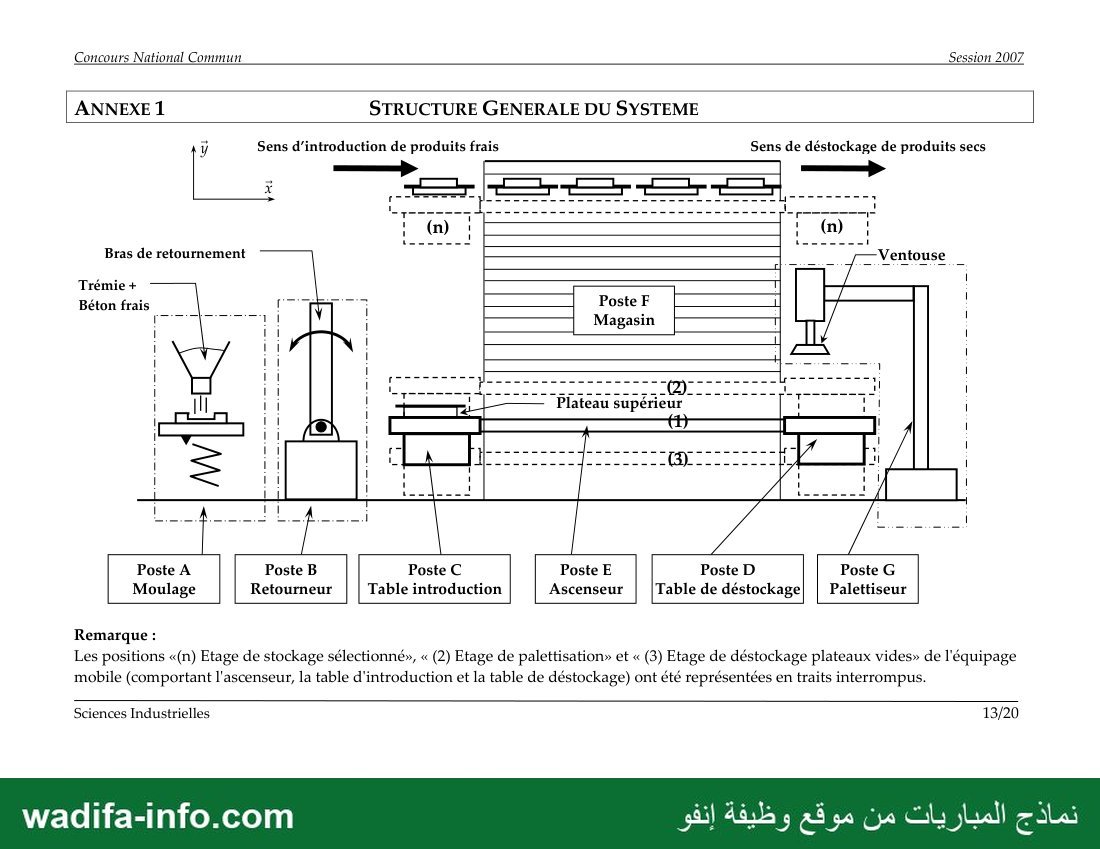
- Annexe 1 : Structure générale du système
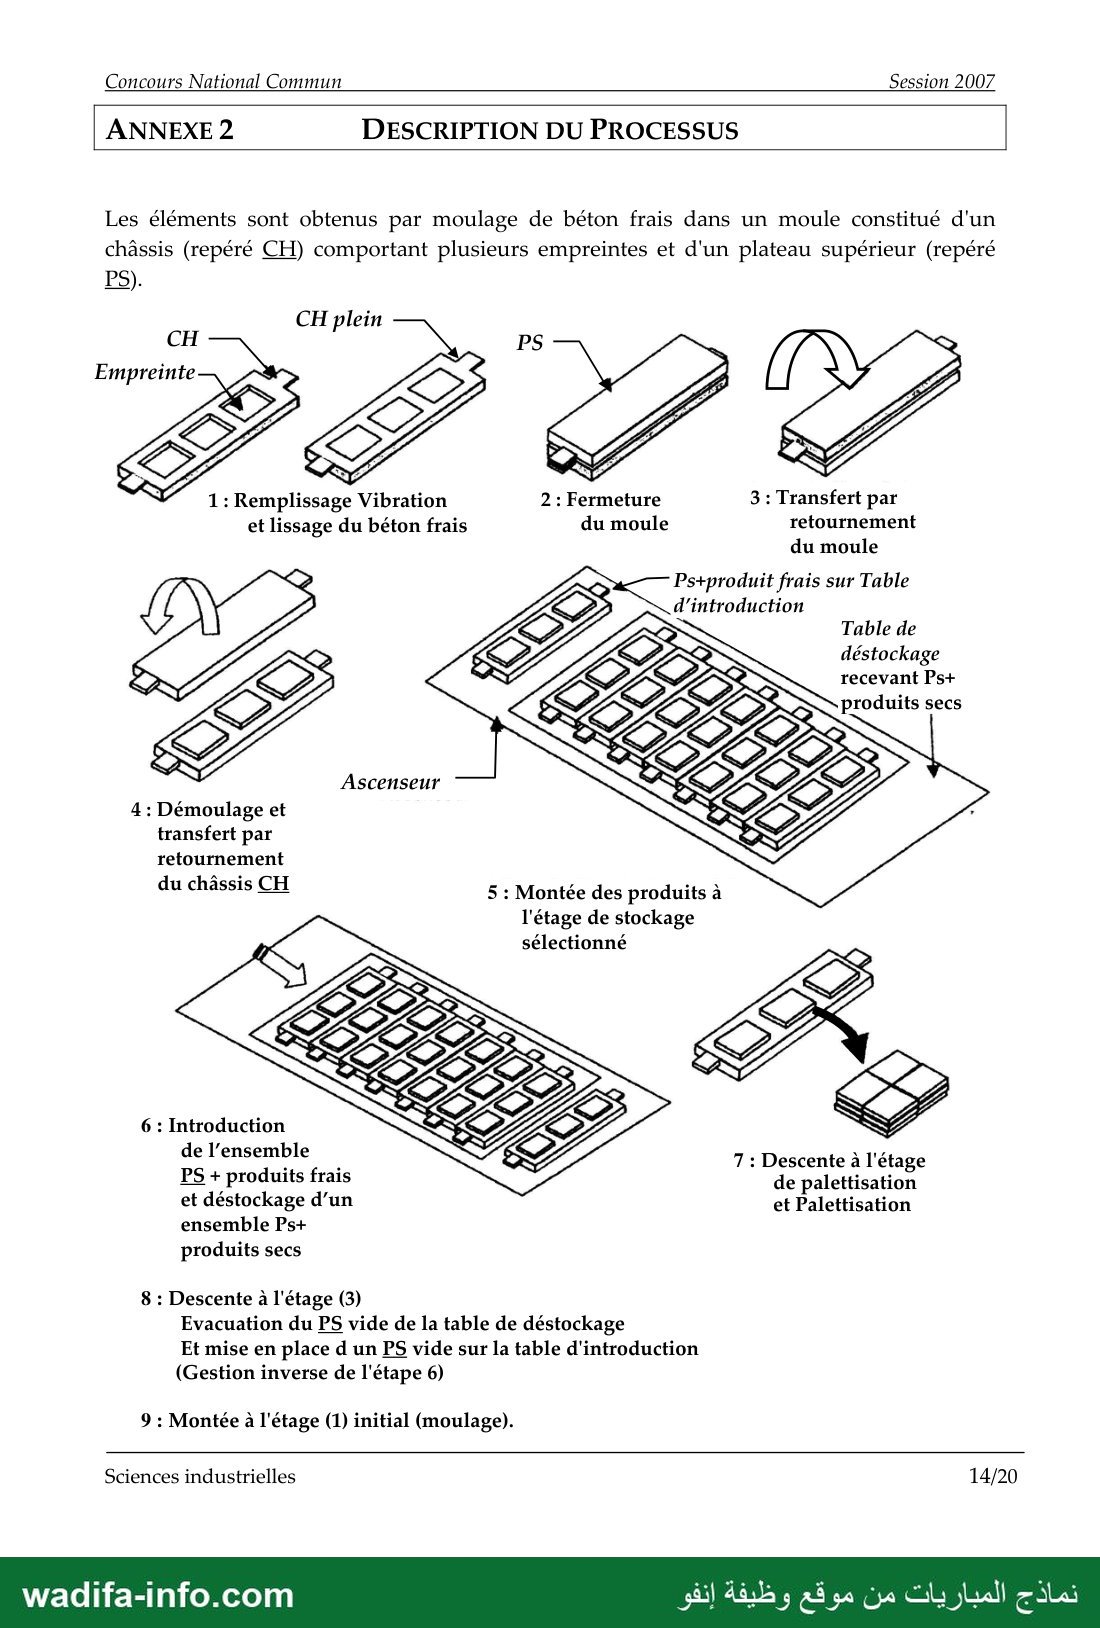
- Annexe 2 : Description du processus
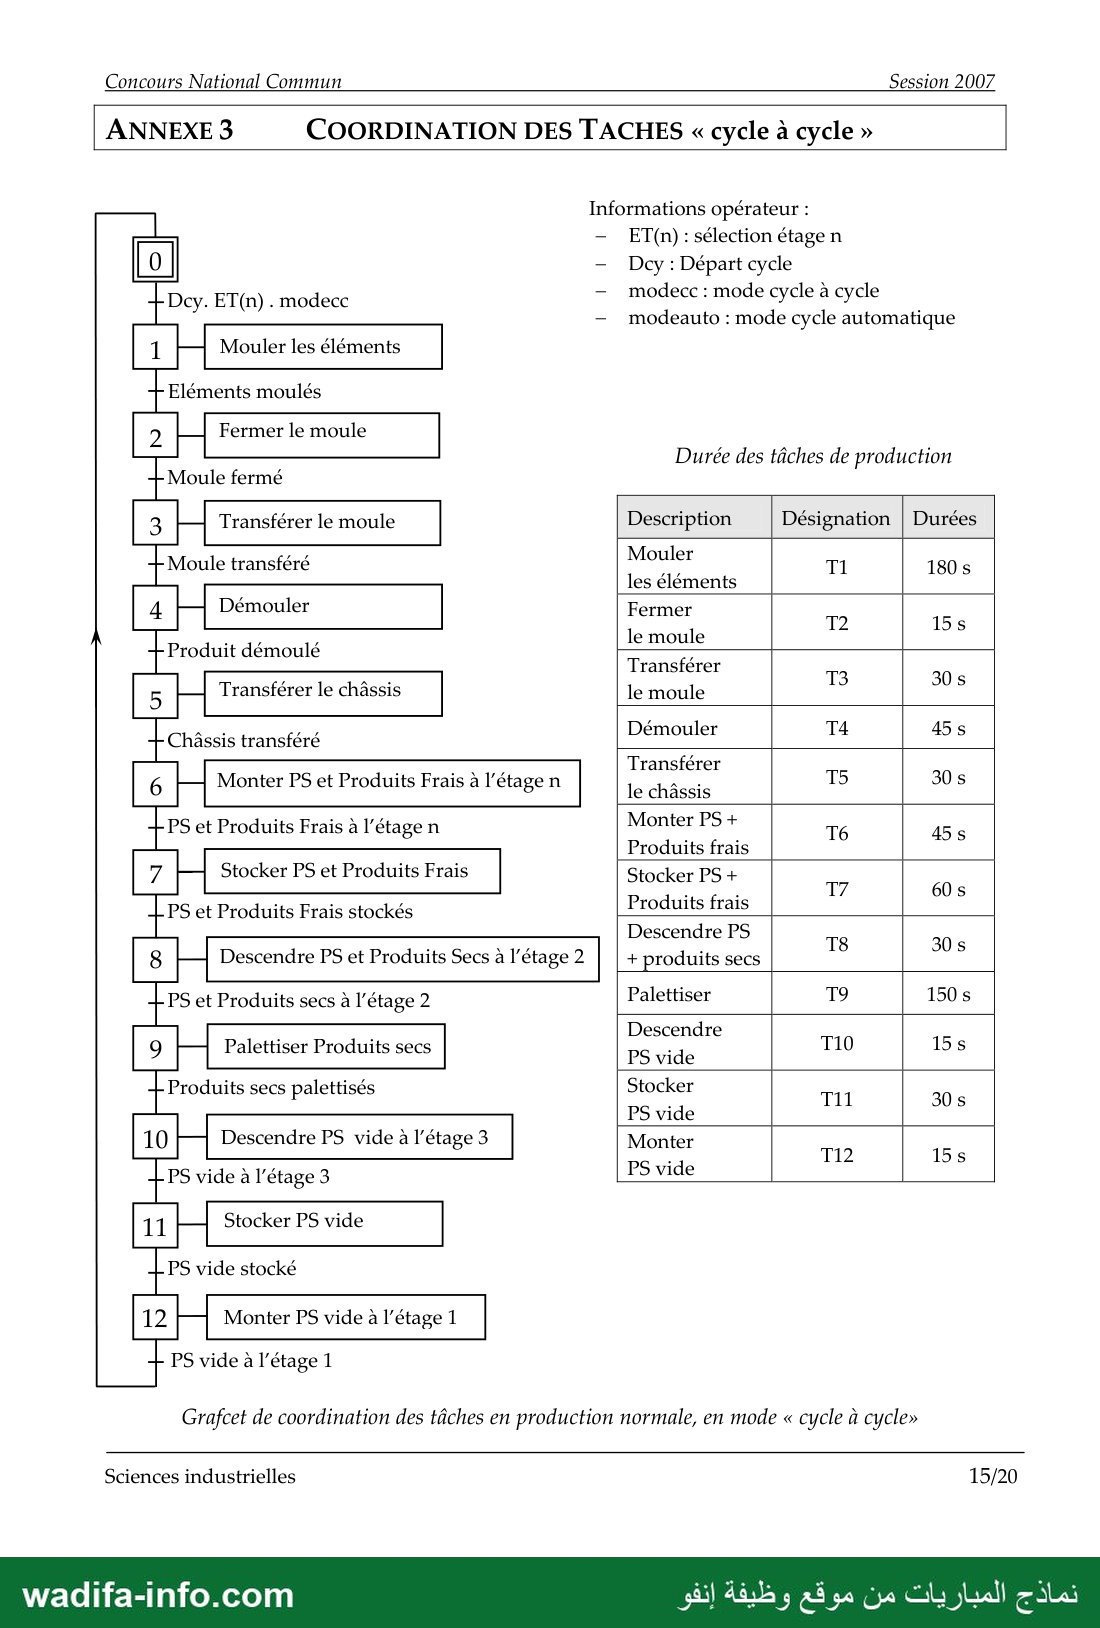
- Annexe 3 : Grafcet de coordination des tâches en production normale, en mode « cycle à cycle»
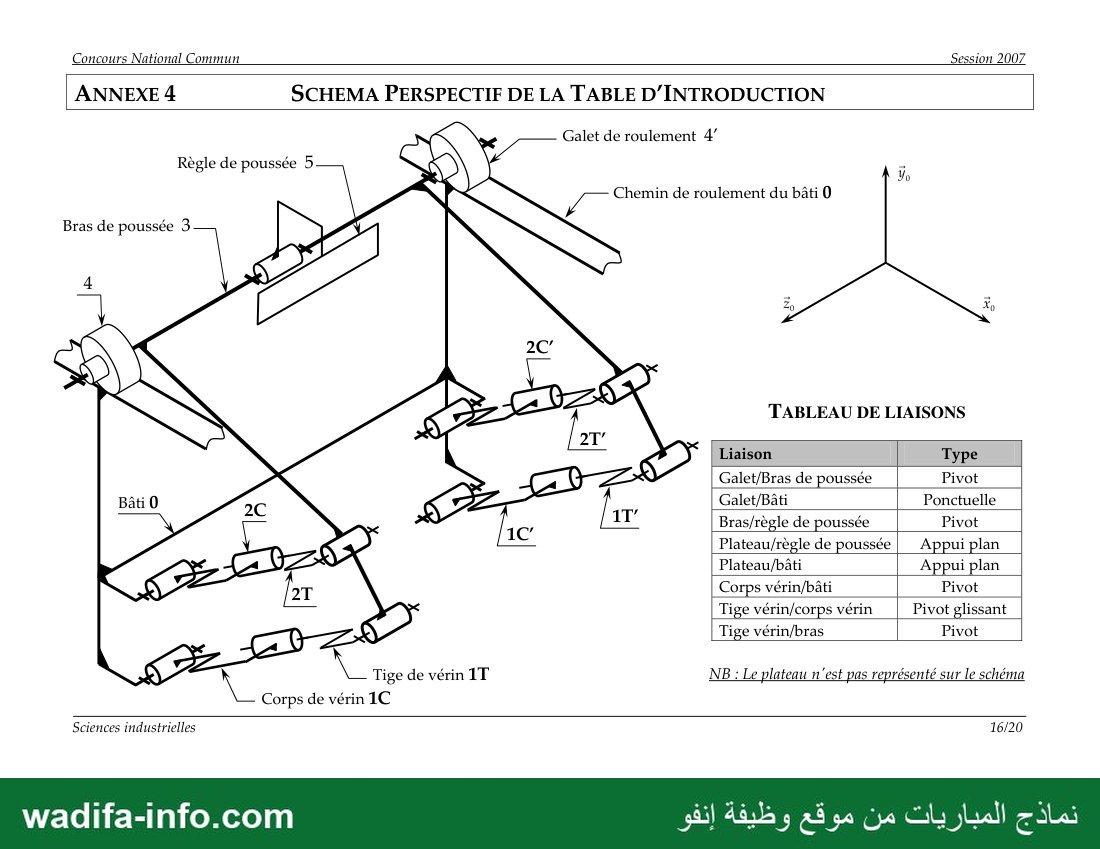
- Annexe 4 : Schéma perspectif de la table d'introduction
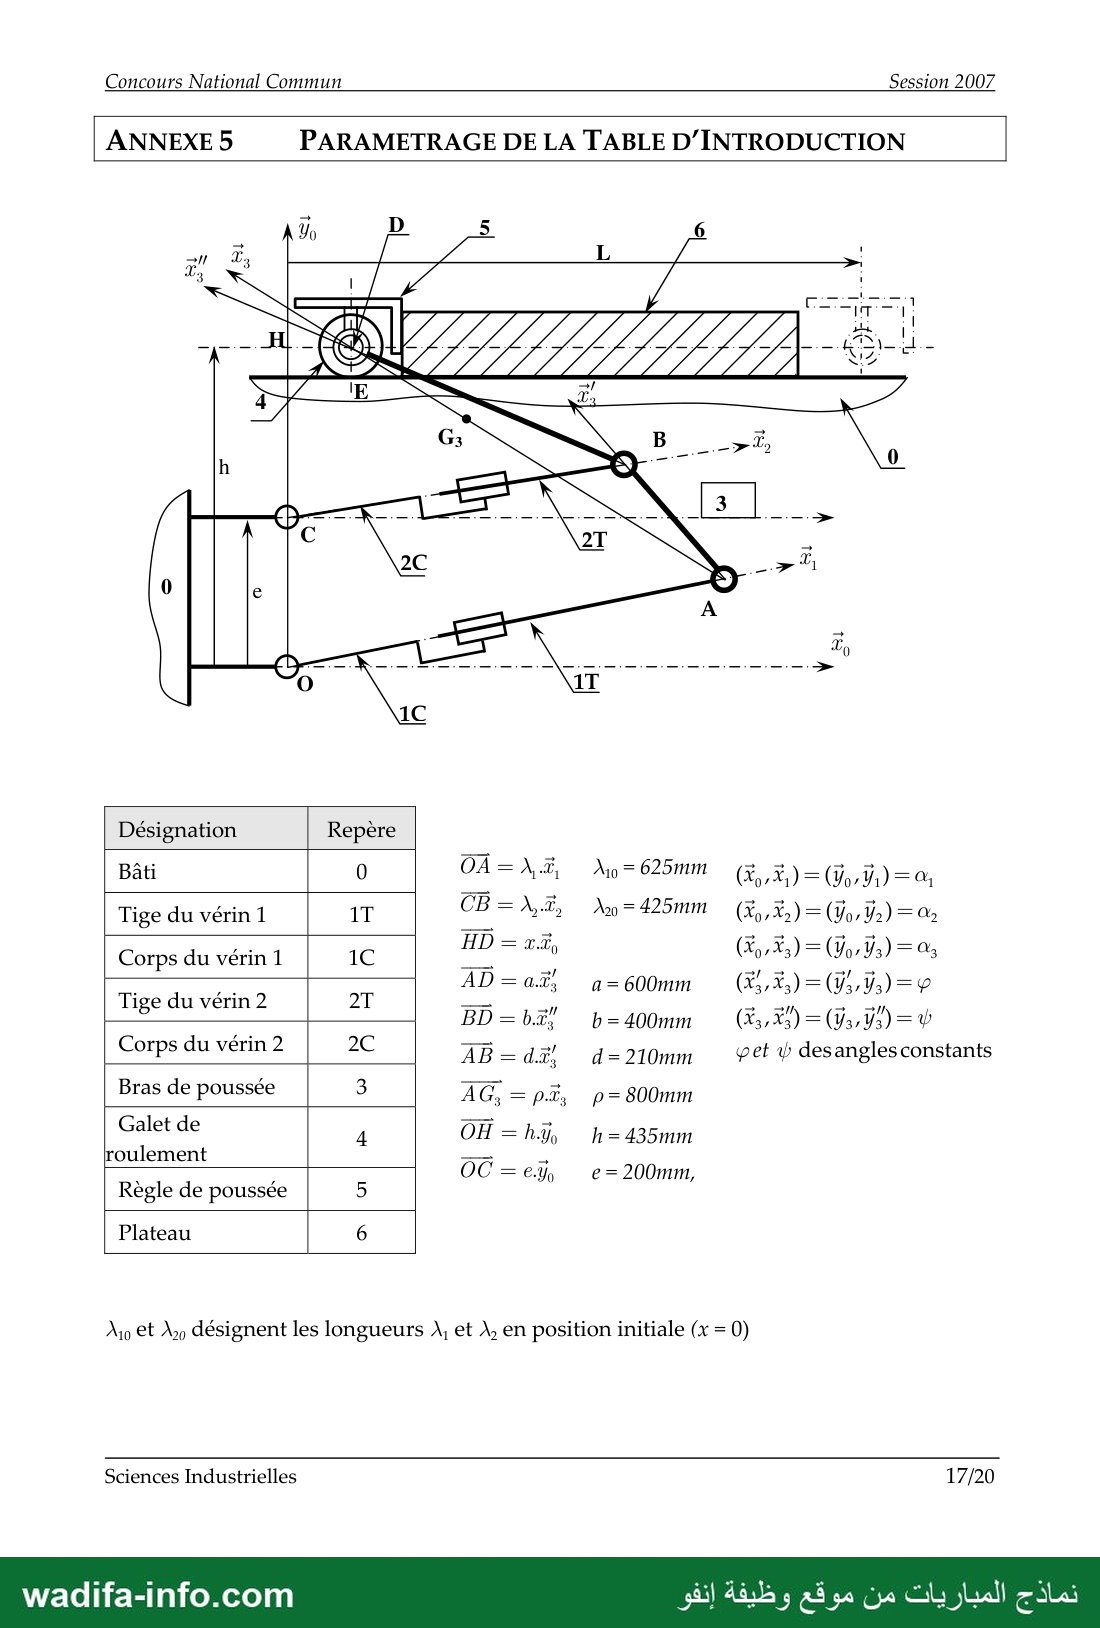
- Annexe 5 : Paramétrage de la table d'introduction
Trois documents-réponse :
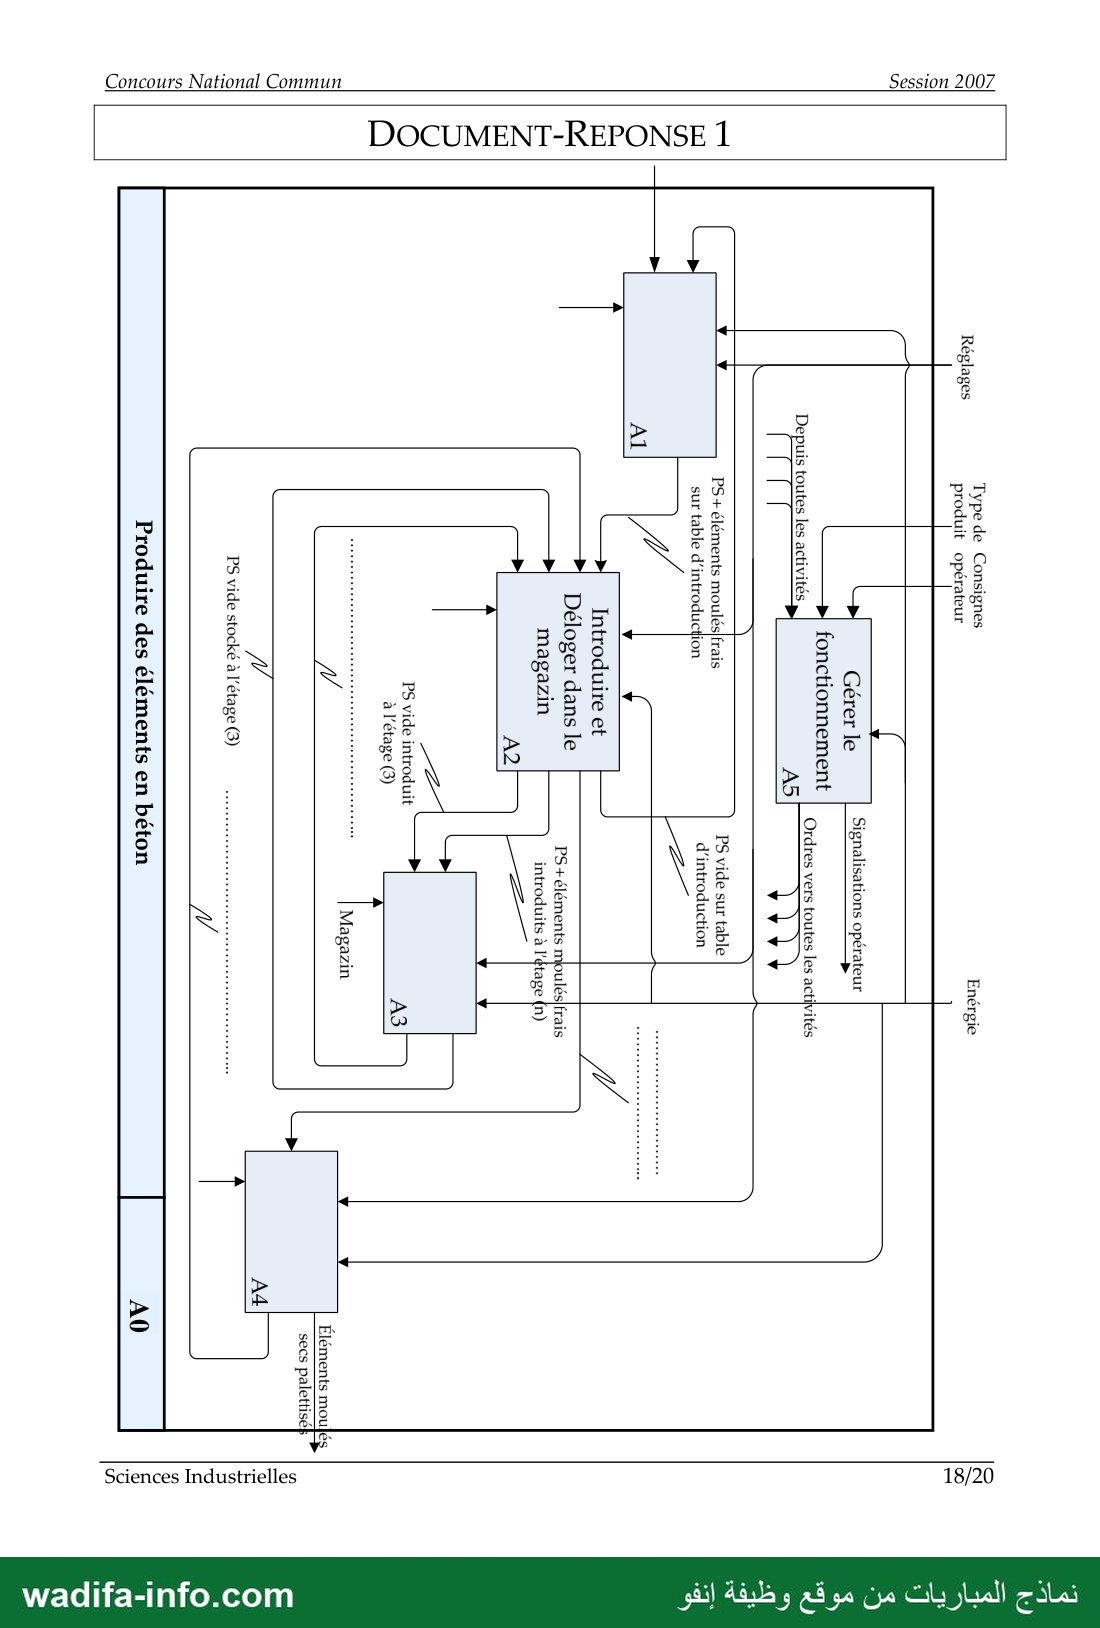
- DR 1 : Diagramme SADT niveau وخ
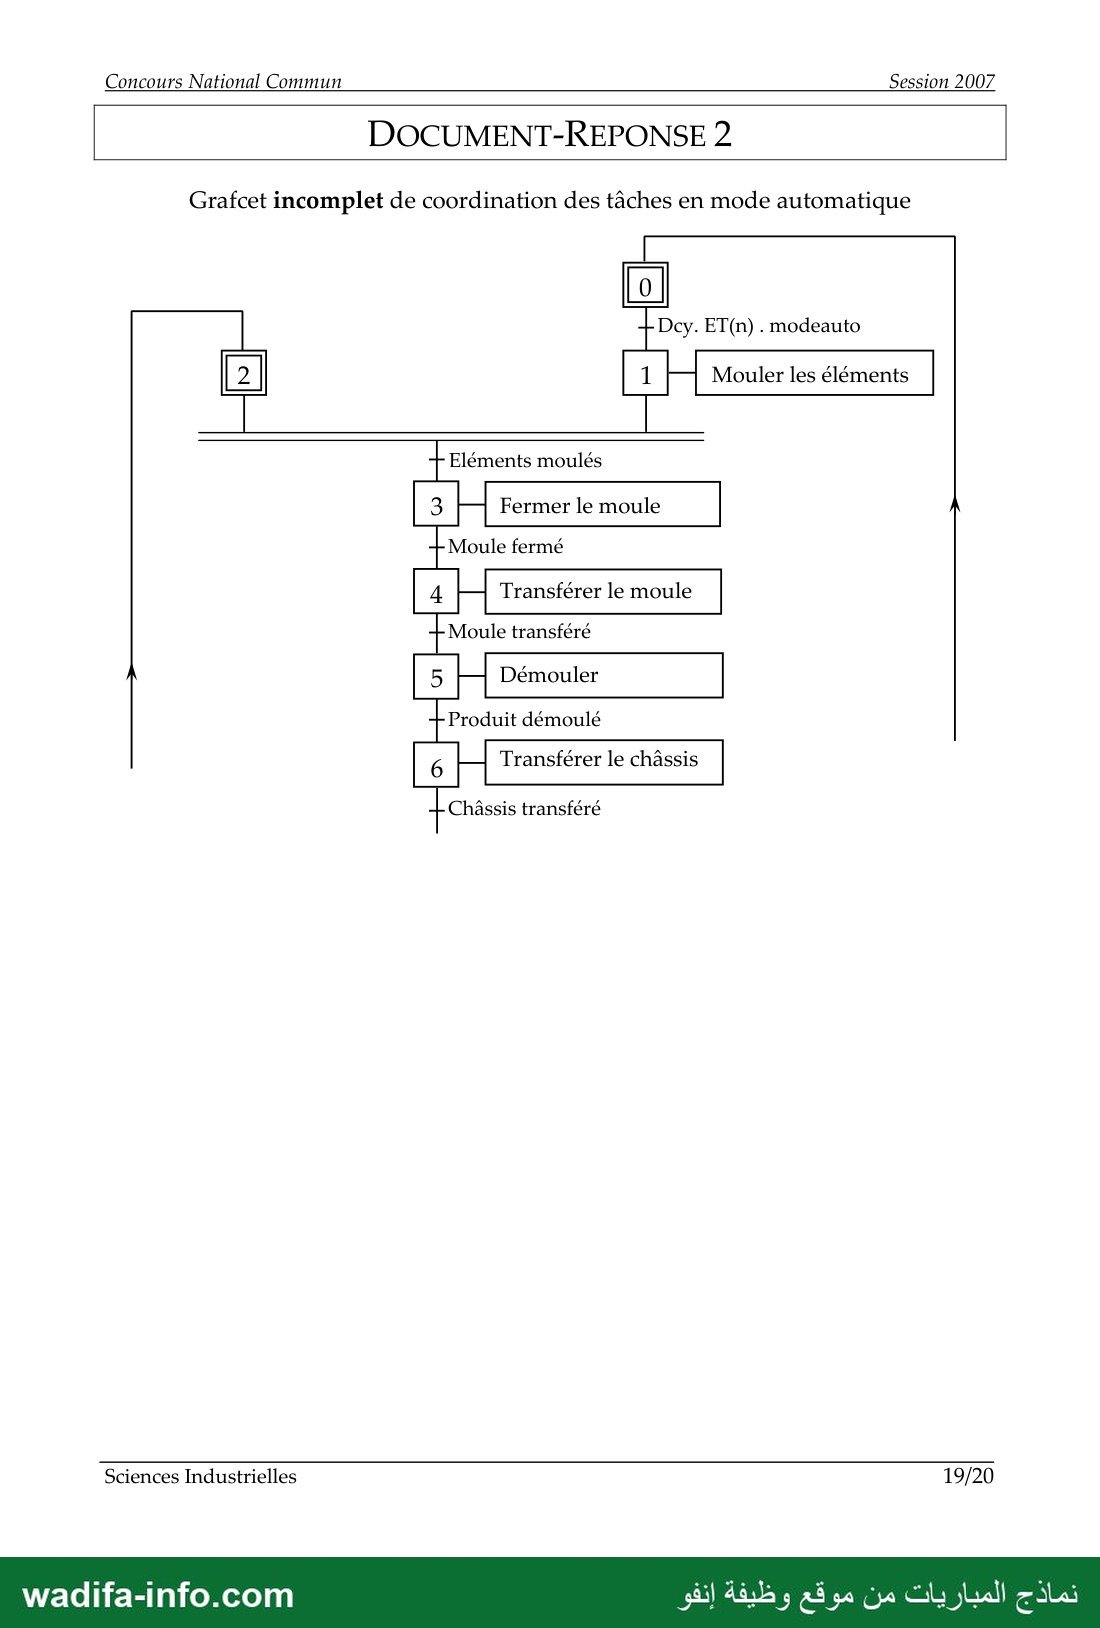
- DR2 : Grafcet de coordination des tâches en production normale, en mode automatique
- DR3 : Cinématique graphique et lieu de transfert de Bode en boucle ouverte
AUCUN DOCUMENT SUPPLEMENTAIRE N’EST AUTORISE
CALCULATRICES AUTORISEES
Les quatre parties constituant le sujet peuvent être traitées indépendamment.
Si au cours de l'épreuve le candidat repère ce qui lui semble une erreur d'énoncé, il le signale sur sa
copie et poursuit sa composition en mentionnant les raisons des initiatives qu'il est amené à prendre
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Session 2007
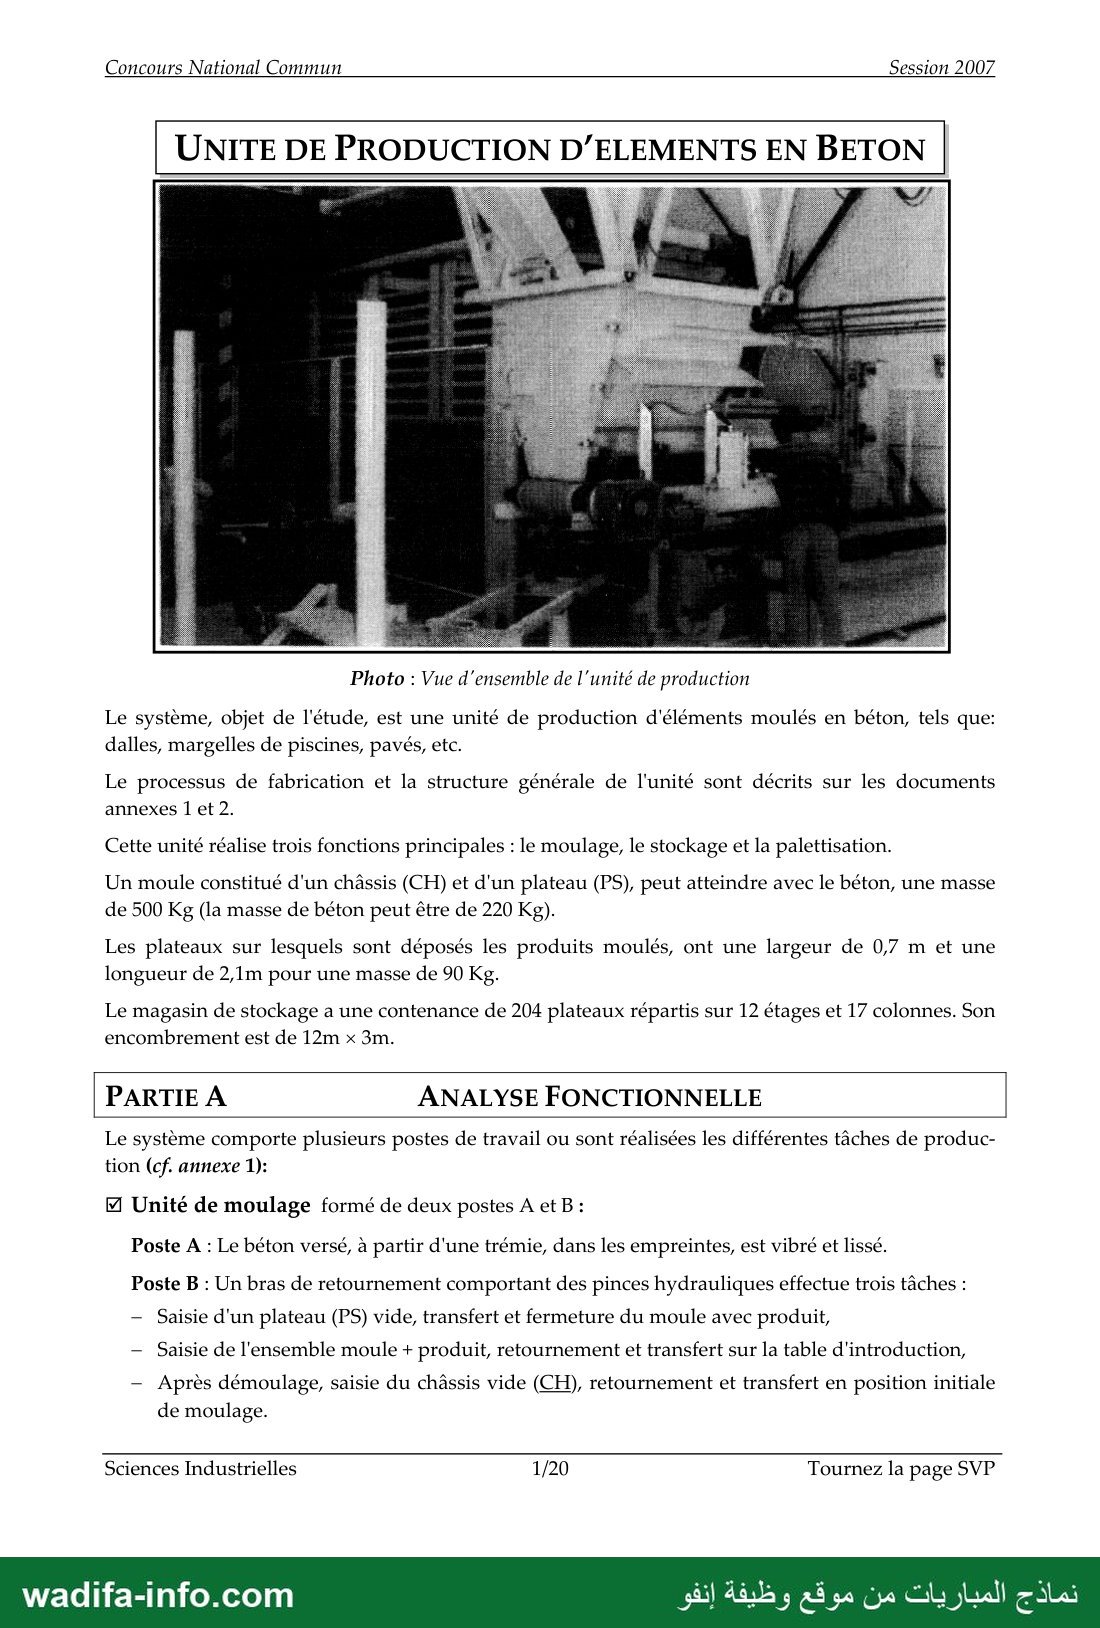
UNITE DE PRODUCTION D'ELEMENTS EN BETON
Photo : Vue d'ensemble de l'unité de production
Le système, objet de l'étude, est une unité de production d'éléments moulés en béton, tels que:
dalles, margelles de piscines, pavés, etc.
Le processus de fabrication et la structure générale de l'unité sont décrits sur les documents
annexes 1 et 2.
Cette unité réalise trois fonctions principales : le moulage, le stockage et la palettisation.
Un moule constitué d'un châssis (CH) et d'un plateau (PS), peut atteindre avec le béton, une masse
de 500 Kg (la masse de béton peut être de 220 Kg).
Les plateaux sur lesquels sont déposés les produits moulés, ont une largeur de 0,7 m et une
longueur de 2,1m pour une masse de 90 Kg.
Le magasin de stockage a une contenance de 204 plateaux répartis sur 12 étages et 17 colonnes. Son
encombrement est de 12m x 3m.
PARTIE À ANALYSE FONCTIONNELLE
Le système comporte plusieurs postes de travail ou sont réalisées les différentes tâches de produc-
tion (cf. annexe 1):
M Unité de moulage formé de deux postes À et B :
Poste A : Le béton versé, à partir d'une trémie, dans les empreintes, est vibré et lissé.
Poste B : Un bras de retournement comportant des pinces hydrauliques effectue trois tâches :
— Saisie d'un plateau (PS) vide, transfert et fermeture du moule avec produit,
— Saisie de l'ensemble moule + produit, retournement et transfert sur la table d'introduction,
— Après démoulage, saisie du châssis vide (CH), retournement et transfert en position initiale
de moulage.
Sciences Industrielles 1/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Session 2007
M] Equipage mobile formé de trois postes C, D et E :
Poste C : Réception à l'étage (1) du moule avec produits frais et démoulage (enlèvement du
châssis CH par le bras de retournement). Puis, montée à l'étage (n) sélectionné et
introduction de l'ensemble PS + produits frais.
Poste D : Réception à l'étage (n) d'un plateau PS + Produits secs. Descente à l'étage (2) et paletti-
sation, puis descente à l'étage (3) et réintroduction du plateau PS vide.
Poste E : Transfert vertical (montée et descente) des tables d'introduction et de déstockage.
Unité de stockage : constitué essentiellement d’un magasin (Poste F) comportant 12 étages de قا
différentes hauteurs pouvant recevoir les diverses gammes de produits.
La solution retenue pour le stockage et le déstockage est une gestion de pile horizontale de type
« F.LF.O. » (First In, First Out : Premier Entré, Premier Sorti).
Une rangée (étage (n)) est pleine de produits en contact les uns avec les autres, l'introduction
d'un produit frais à une extrémité de la rangée (ou pile), entraîne la sortie d'un produit sec à
l'autre extrémité.
L'introduction est effectuée sur la table d'introduction et la réception sur la table de déstockage.
Le même principe est retenu pour le stockage d'un plateau (PS) vide. L’étage (3) est pleine de
plateaux (PS) en contact les uns avec les autres, l'introduction d'un plateau vide à une extrémité
(coté table de déstockage), entraîne la sortie d'un plateau vide à l'autre extrémité (coté table
d'introduction)
Æ Unité de palettisation (Poste G) : Conditionnement des produits secs, en palettes, pour
l'expédition.
Description du processus (voir annexe 2)
Les éléments sont obtenus par moulage de béton frais dans un moule constitué d'un châssis
(repéré CH) comportant plusieurs empreintes et d'un plateau supérieur (repéré PS).
: Remplissage Vibration et lissage du béton frais.
: Fermeture du moule.
: Transfert par retournement du moule.
4 : Démoulage et transfert par retournement du châssis CH.
5 : Montée des produits à l'étage de stockage sélectionné.
: Introduction de l’ensemble PS + produits frais et déstockage d’un ensemble PS avec produits
secs.
7 : Descente à l'étage de palettisation et palettisation.
8 : Descente à l'étage (3) puis évacuation du PS vide de la table de déstockage et mise en place d’un
PS vide sur la table d'introduction (Gestion inverse de l'étape 6).
9 : Montée à l'étage (1) initial (moulage).
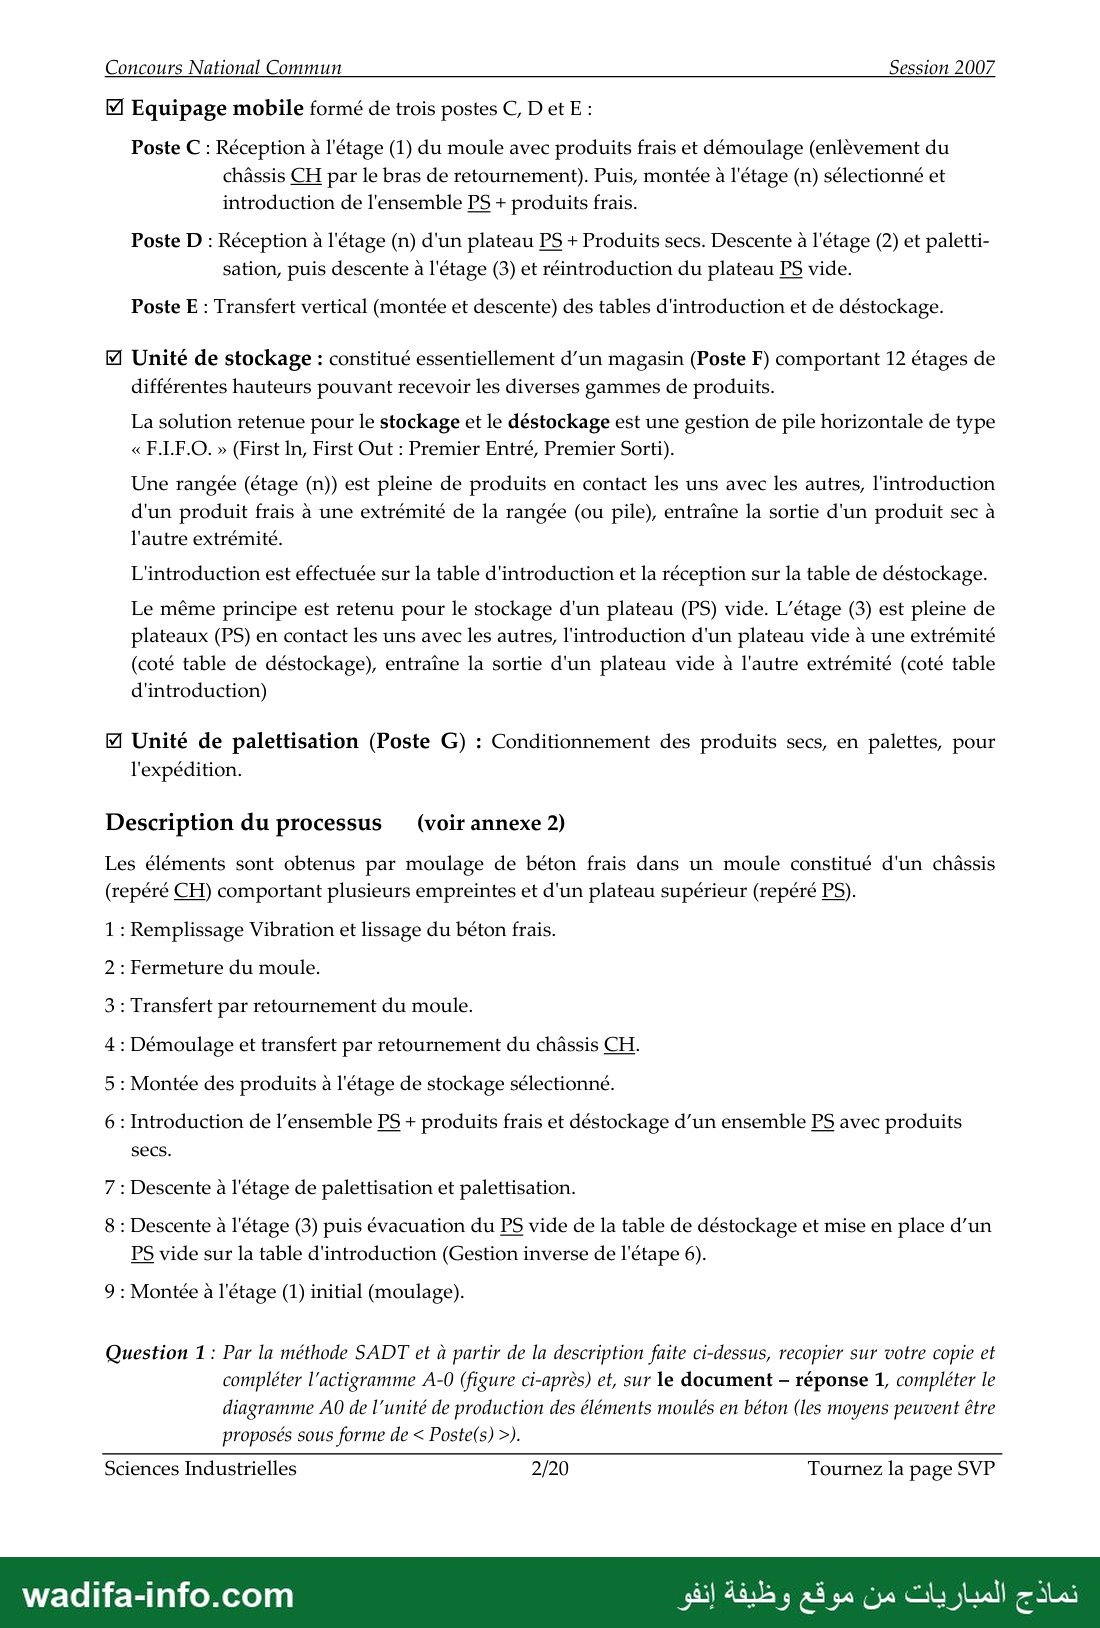
Question 1 : Par la méthode SADT et à partir de la description faite ci-dessus, recopier sur votre copie et
compléter l'actigramme A-0 (figure ci-après) et, sur le document - réponse 1, compléter le
diagramme AO de l'unité de production des éléments moulés en béton (les moyens peuvent être
proposés sous forme de ‹ Poste(s) ›).
Sciences Industrielles 2/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Session 2007
Type de Réglages Consignes
Energie ;
produit opérateur
Signalisations
Béton frais opérateur
A-0
PARTIE B ETUDE DE LA PRODUCTION
Description du mode « cycle à cycle »
Lorsque le système est exploité en mode cycle à cycle, le processus défini sur l'annexe 2, aboutit a
un comportement séquentiel linéaire simple.
Le grafcet de coordination des tâches correspondant à ce mode de fonctionnement est donné sur
l'annexe 3. Chaque cycle est relancé par une information départ cycle « Dcy».
Les conditions initiales sont:
e Les rangées de produits sont pleines
e La rangée de plateaux PS vides est pleine
e Un châssis CH vide est présent en poste de moulage
e Un plateau vide PS est présent sur la table d'introduction
e La table de déstockage ne comporte aucun plateau
e L'ascenseur est en position initiale à l'étage (1)
e La trémie est pleine de produit et prête à verser le béton
Question 2 : Déterminer la durée du cycle en ce mode de fonctionnement.
Description du mode automatique continu
En mode de marche automatique la production s'effectue en continue et se pose, alors, le problème
de l'optimisation du temps de production.
L’optimisation de la cadence nécessite dans ce mode de fonctionnement, d'exécuter, chaque fois
que cela est possible, des tâches simultanées. Plus particulièrement, une fois le châssis est transféré
après démoulage, le moulage peut être relancé pendant que le processus de stockage se poursuit.
Question 3: a) Compléter le grafcet de coordination des tâches en mode automatique fourni sur le
document-réponse 2.
b) Donner la durée d'un cycle pendant la production en mode automatique continu.
c) En déduire la cadence (nombre de plateaux par heure) du système, en mode continu.
Sciences Industrielles 3/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session 2007
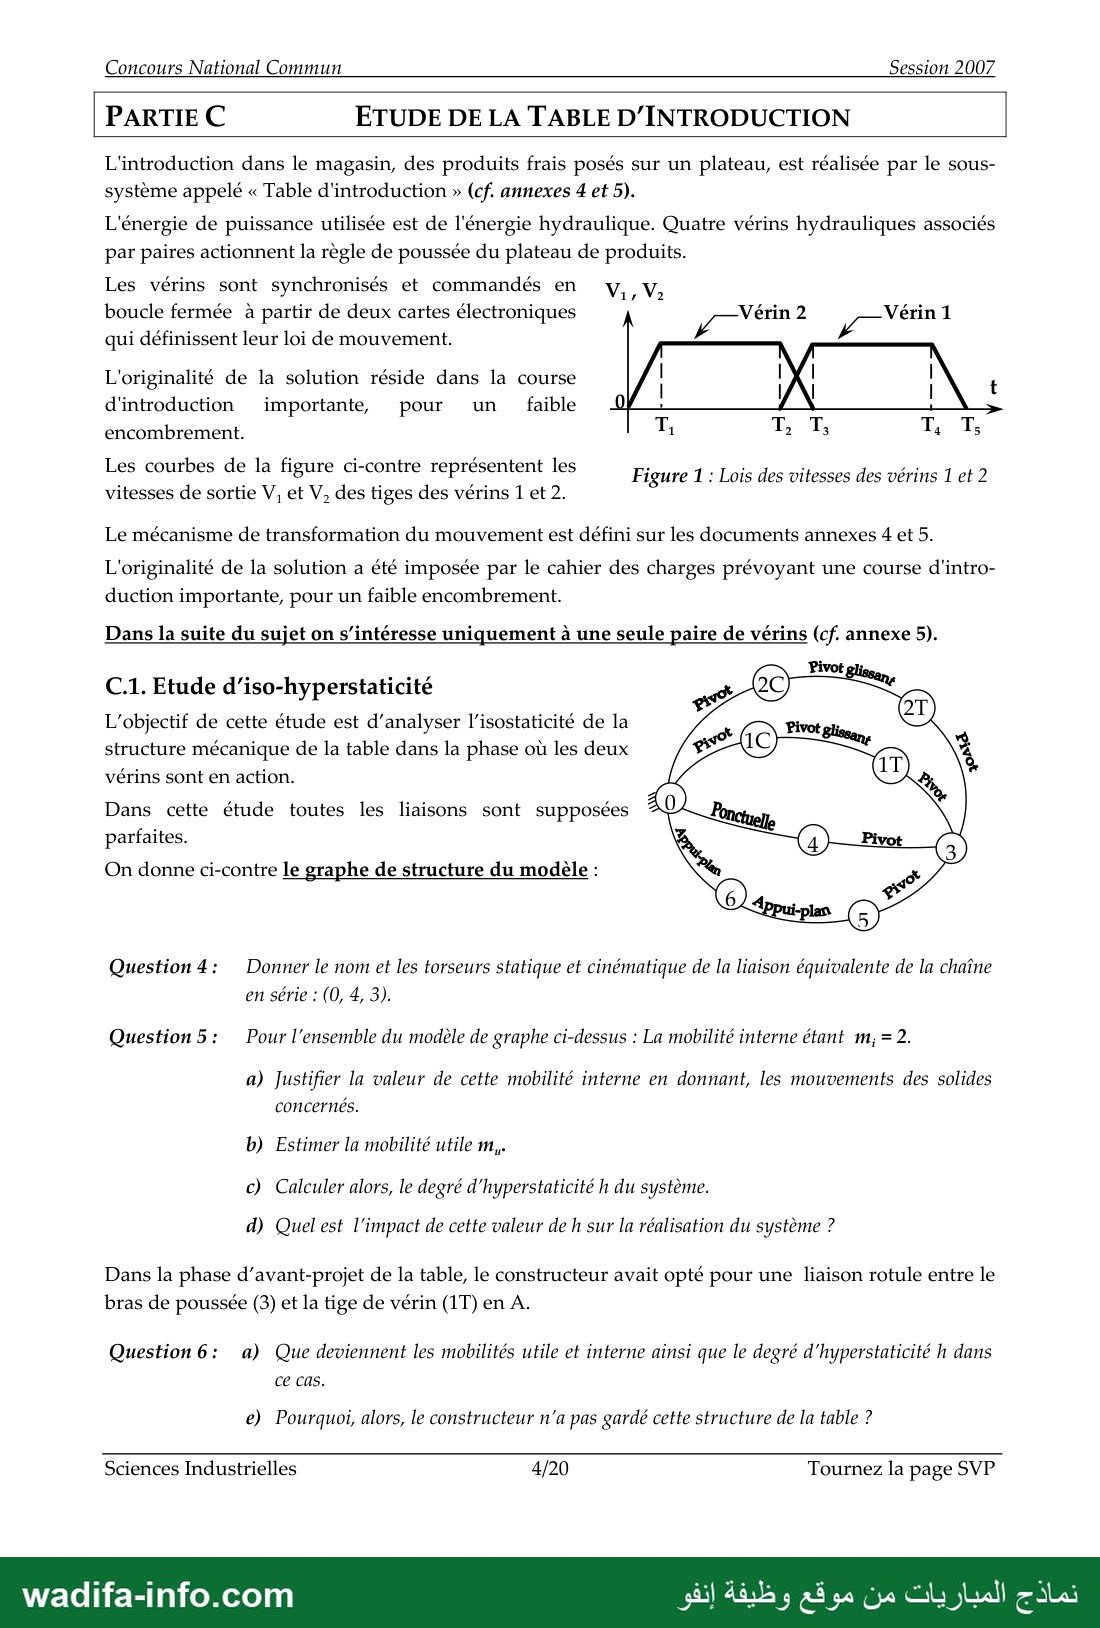
PARTIE C ETUDE DE LA TABLE D'INTRODUCTION
L'introduction dans le magasin, des produits frais posés sur un plateau, est réalisée par le sous-
système appelé « Table d'introduction » (cf. annexes 4 et 5).
L'énergie de puissance utilisée est de l'énergie hydraulique. Quatre vérins hydrauliques associés
par paires actionnent la règle de poussée du plateau de produits.
Les vérins sont synchronisés et commandés en v,,v,
boucle fermée à partir de deux cartes électroniques
qui définissent leur loi de mouvement.
Vérin1
—Vérin 2 pr
L'originalité de la solution réside dans la course
d'introduction importante pour un faible
encombrement.
Les courbes de la figure ci-contre représentent les
; ; ; = Figure 1 : Lois des vitesses des vérins 1 et 2
vitesses de sortie V, et V, des tiges des vérins 1 et 2.
Le mécanisme de transformation du mouvement est défini sur les documents annexes 4 et 5.
L'originalité de la solution a été imposée par le cahier des charges prévoyant une course d'intro-
duction importante, pour un faible encombrement.
Dans la suite du sujet on s'intéresse uniquement à une seule paire de vérins (cf. annexe 5).
C.1. Etude d’iso-hyperstaticité
L'objectif de cette étude est d'analyser l’isostaticité de la
structure mécanique de la table dans la phase où les deux
vérins sont en action.
Dans cette étude toutes les liaisons sont supposées
parfaites.
On donne ci-contre le graphe de structure du modèle :
Question 4: Donner le nom et les torseurs statique et cinématique de la liaison équivalente de la chaîne
en série : (0, 4, 3).
Question 5: Pour l'ensemble du modèle de graphe ci-dessus : La mobilité interne étant m; = 2.
a) Justifier la valeur de cette mobilité interne en donnant, les mouvements des solides
concernés.
b) Estimer la mobilité utile m,.
c) Calculer alors, le degré d'hyperstaticité h du système.
d) Quel est l'impact de cette valeur de h sur la réalisation du système ?
Dans la phase d’avant-projet de la table, le constructeur avait opté pour une liaison rotule entre le
bras de poussée (3) et la tige de vérin (1T) en A.
Question 6: a) Que deviennent les mobilités utile et interne ainsi que le degré d'hyperstaticité h dans
ce cas.
e) Pourquoi, alors, le constructeur n'a pas gardé cette structure de la table ?
Sciences Industrielles 4/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session 2007
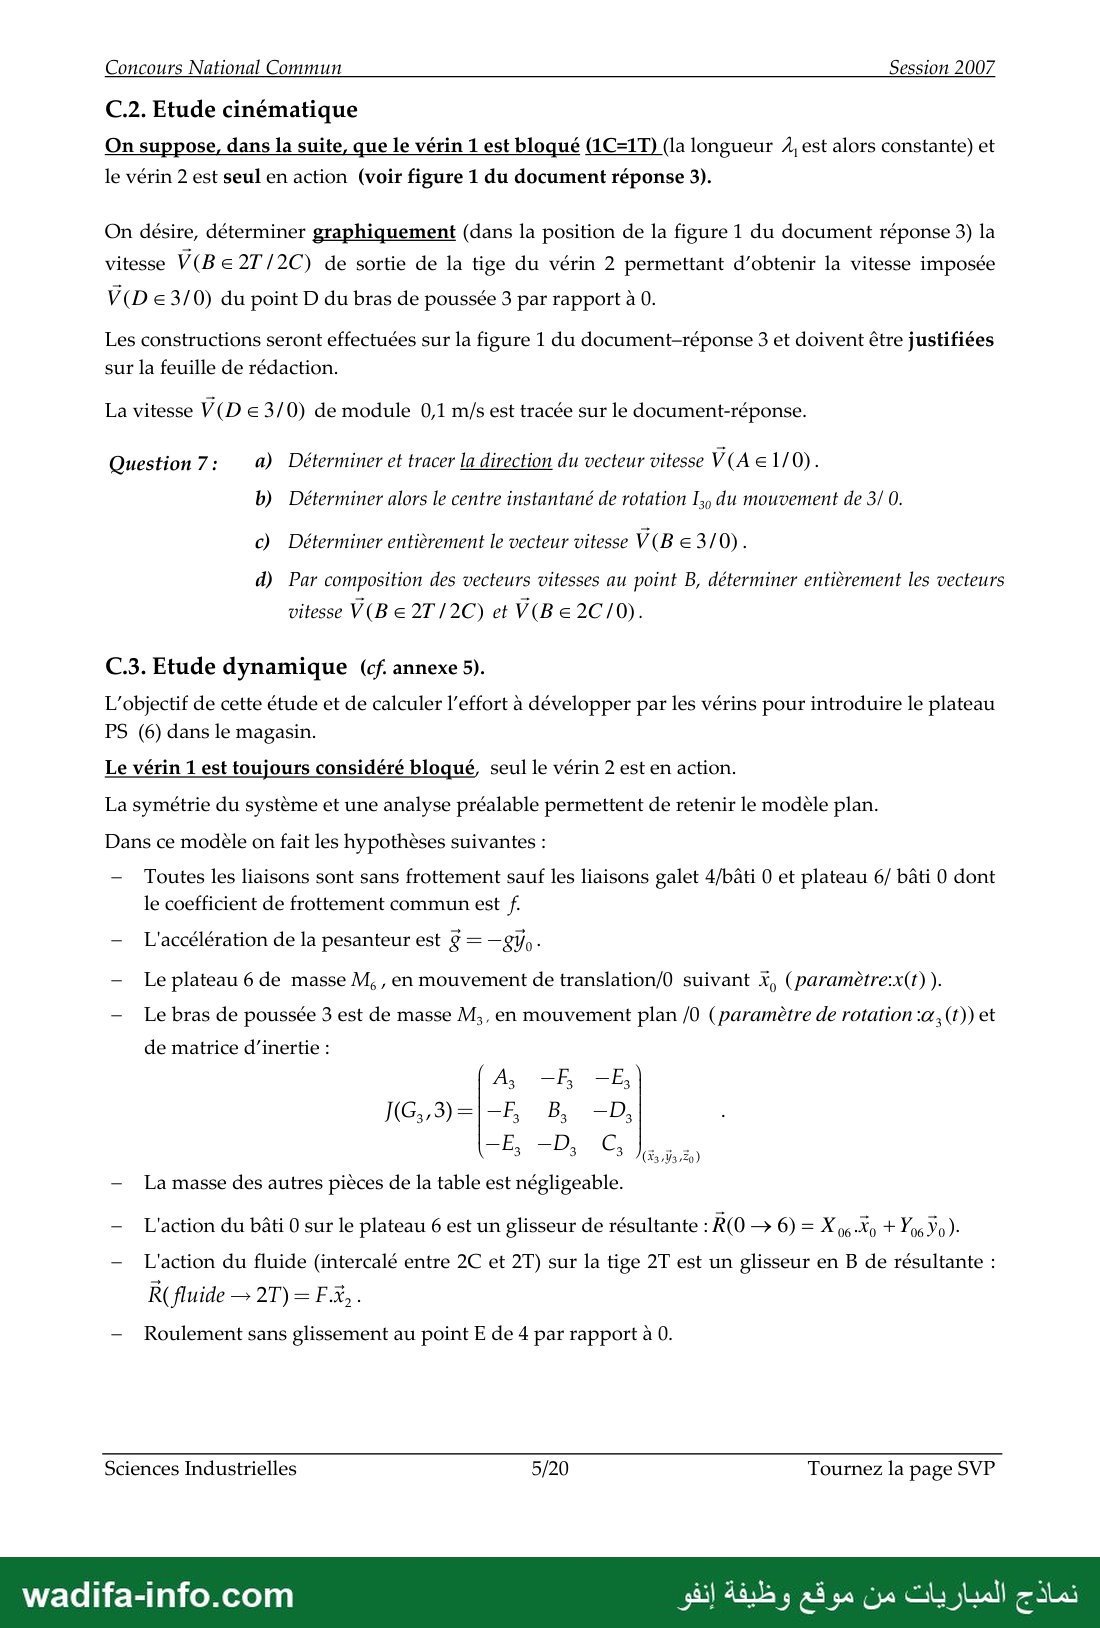
C.2. Etude cinématique
On suppose, dans la suite, que le vérin 1 est bloqué (1C=1T) (la longueur À, est alors constante) et
le vérin 2 est seul en action (voir figure 1 du document réponse 3).
On désire, déterminer graphiquement (dans la position de la figure 1 du document réponse 3) la
vitesse V(Be 2T/2C) de sortie de la tige du vérin 2 permettant d'obtenir la vitesse imposée
V(D € 3/0) du point D du bras de poussée 3 par rapport à 0.
Les constructions seront effectuées sur la figure 1 du document-réponse 3 et doivent être justifiées
sur la feuille de rédaction.
La vitesse V (D € 3/0) de module 0,1 m/s est tracée sur le document-réponse.
Question 7 : a) Déterminer et tracer la direction du vecteur vitesse V (Ae1/0).
b) Déterminer alors le centre instantané de rotation I, du mouvement de 3/ 0.
c) Déterminer entièrement le vecteur vitesse V(B € 3/0).
d) Par composition des vecteurs vitesses au point B, déterminer entièrement les vecteurs
vitesse V(B € 2T /2C) et V(Be2C/0).
C.3. Etude dynamique (cf. annexe 5).
L'objectif de cette étude et de calculer l'effort à développer par les vérins pour introduire le plateau
PS (6) dans le magasin.
Le vérin 1 est toujours considéré bloqué, seul le vérin 2 est en action.
La symétrie du système et une analyse préalable permettent de retenir le modèle plan.
Dans ce modèle on fait les hypothèses suivantes :
— Toutes les liaisons sont sans frottement sauf les liaisons galet 4/bâti 0 et plateau 6/ bâti 0 dont
le coefficient de frottement commun est f
— L'accélération de la pesanteur est ÿ = —gYp -
— Leplateau 6 de masse M, , en mouvement de translation/O0 suivant X, (paramètre:x(f)).
— Le bras de poussée 3 est de masse M,, en mouvement plan /0 (paramètre de rotation :«, (t)) et
de matrice d’inertie :
— La masse des autres pièces de la table est négligeable.
- L'action du bâti 0 sur le plateau 6 est un glisseur de résultante : R(0 + 6) = X 06 -Xo + وقول (٠
— L'action du fluide (intercalé entre 2C et 2T) sur la tige 2T est un glisseur en B de résultante :
R(fluide ج- 21( -
— Roulement sans glissement au point E de 4 par rapport à 0.
Sciences Industrielles 5/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session 2007
Question 8: a)Simplifier J(G,,3) en sachant que 3 possède un plan de symétrie matérielle (G4, 3, Y3) -
Déterminer en fonction de À,,œ, ممه et des constantes :
b) le torseur cinétique en و du bras 3 dans son mouvement par rapport à 0.
c) l'énergie cinétique du bras 3 dans son mouvement par rapport à 0 : T(3/0)
Question 9 : a) Enoncer les lois de coulomb relative au glissement dans le cas d’un contact ponctuel avec
frottement entre deux solides.
b) Donner alors la relation liant les composantes X,, et .مهلا Justifier
Question 10: a) Par application du théorème de la résultante dynamique au plateau 6, déterminer Ya
en fonction de M, et g.
b) En déduire X,, en fonction de M4, get f.
On isole le système 5 formé de l’ensemble des solides 1, 2C, 2T, 3, 4, 5et 6.
Question 11: a) Faire le bilan des actions extérieures au système 5 isolé et déterminer, en les justifiant,
les puissances correspondantes.
b) Faire le bilan des actions intérieures au système S isolé et déterminer, en les justifiant,
les puissances correspondantes.
c) Par application du théorème de l'énergie cinétique au système S, déterminer l'effort F
du fluide sur la tige 2T du vérin 2 en fonction de : T(3/0),x,\, et des constantes.
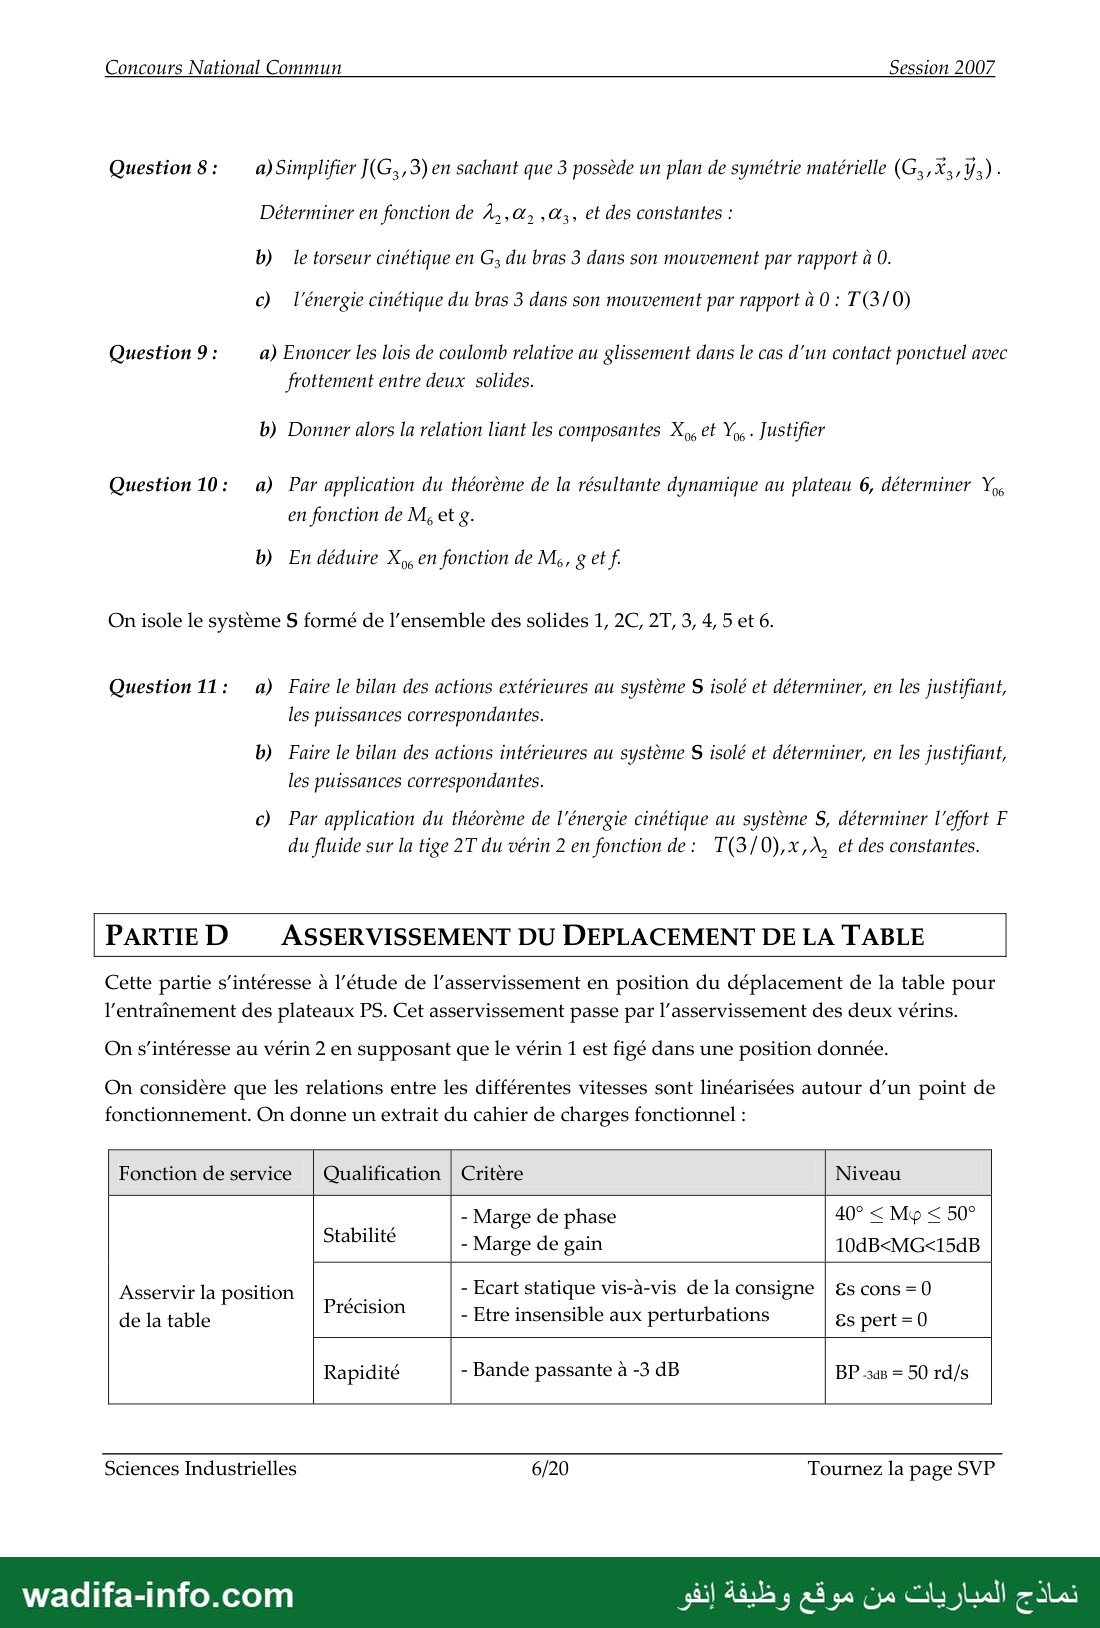
PARTIE D ASSERVISSEMENT DU DEPLACEMENT DE LA TABLE
Cette partie s'intéresse à l'étude de l’asservissement en position du déplacement de la table pour
l'entraînement des plateaux PS. Cet asservissement passe par l’asservissement des deux vérins.
On s'intéresse au vérin 2 en supposant que le vérin 1 est figé dans une position donnée.
On considère que les relations entre les différentes vitesses sont linéarisées autour d’un point de
fonctionnement. On donne un extrait du cahier de charges fonctionnel :
Fonction de service ١ Qualification | Critère Niveau
- Marge de phase 40° › My ‹ 50°
Stabilité _ ;
Marge de gain 10dB‹MG‹15dB
Asservir la position LL. - Ecart statique vis-à-vis de la consigne | و8 cons =0
dela table Précision - Etre insensible aux perturbations Es pert=0
Rapidité - Bande passante à -3 dB BP as = 50 rd/s
Sciences Industrielles 6/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Session 2007
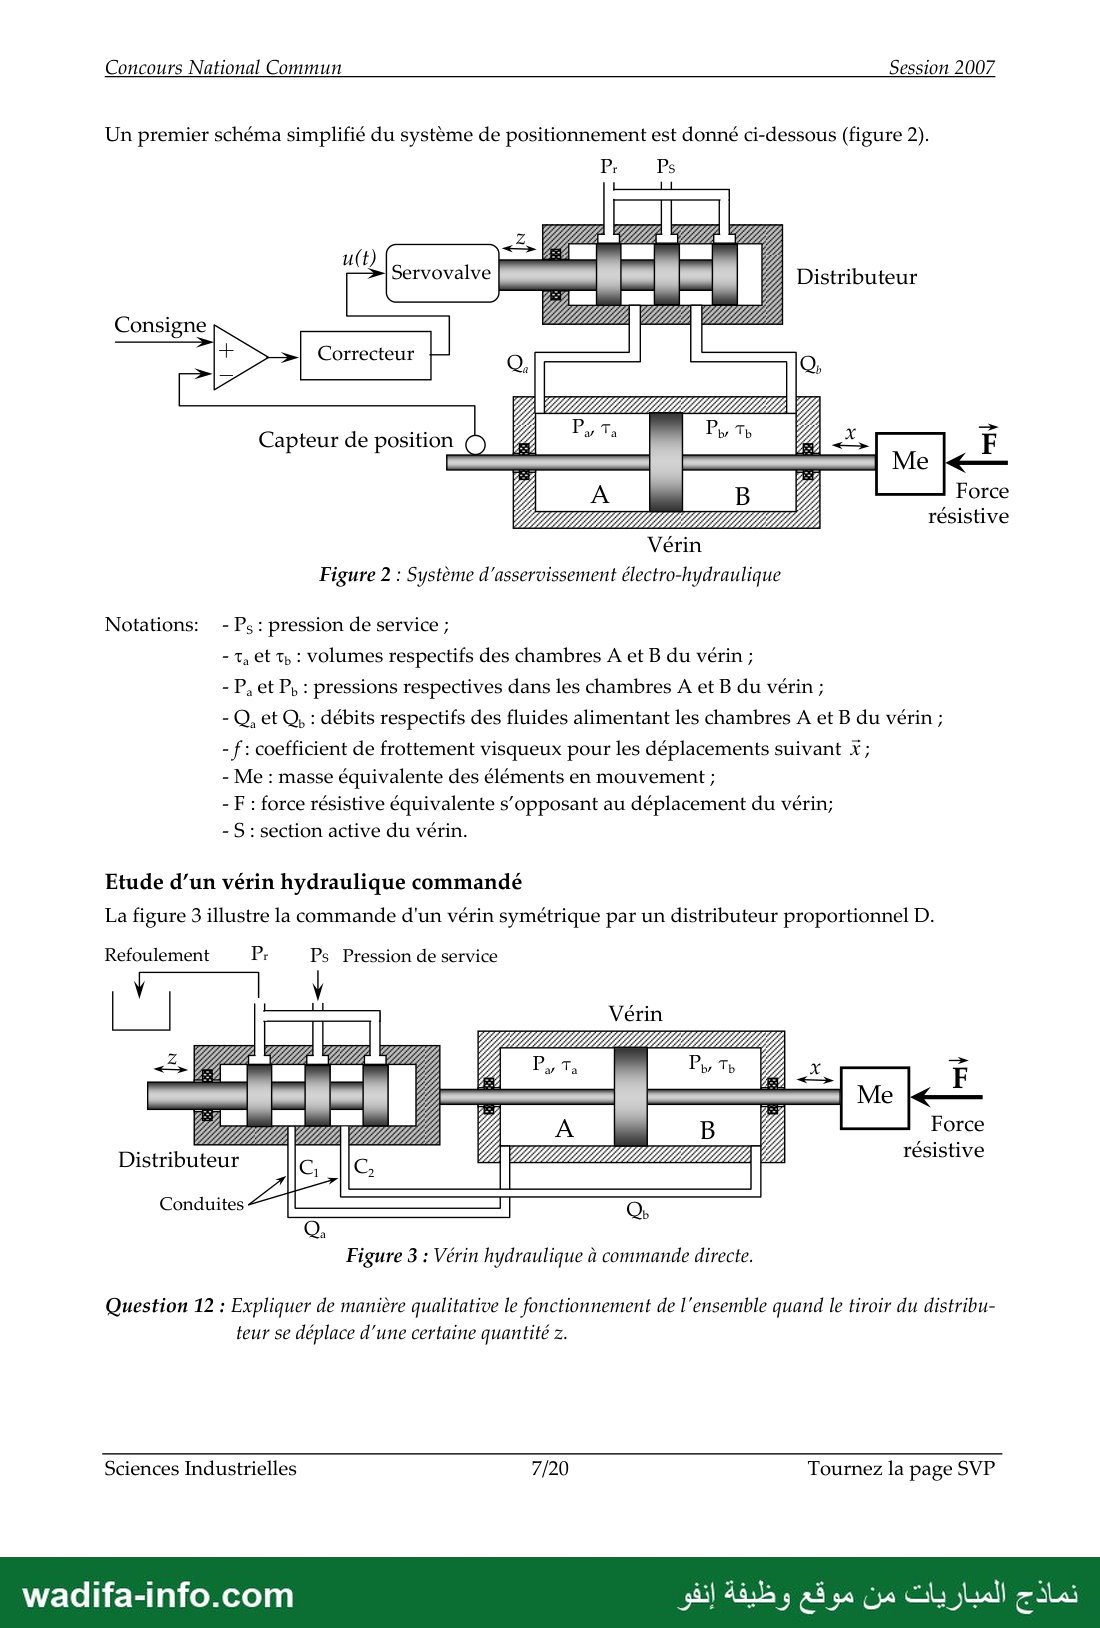
Un premier schéma simplifié du système de positionnement est donné ci-dessous (figure 2).
Force
résistive
Figure 2 : Système d’asservissement électro-hydraulique
Notations: - Ps : pression de service ;
- T, Et Ty : volumes respectifs des chambres À et B du vérin ;
- P, et P, : pressions respectives dans les chambres A et B du vérin ;
- Q, et Q, : débits respectifs des fluides alimentant les chambres A et B du vérin ;
- f : coefficient de frottement visqueux pour les déplacements suivant X;
- Me : masse équivalente des éléments en mouvement ;
- 1 : force résistive équivalente s'opposant au déplacement du vérin;
- 5 : section active du vérin.
Etude d’un vérin hydraulique commandé
La figure 3 illustre la commande d'un vérin symétrique par un distributeur proportionnel D.
Refoulement 1: Ps Pression de service
١
Force
Distributeur résistive
Conduites
وتسسسعستتحتت اا
Figure 3 : Vérin hydraulique à commande directe.
Question 12 : Expliquer de manière qualitative le fonctionnement de l'ensemble quand le tiroir du distribu-
teur se déplace d’une certaine quantité z.
Sciences Industrielles 7/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Session 2007
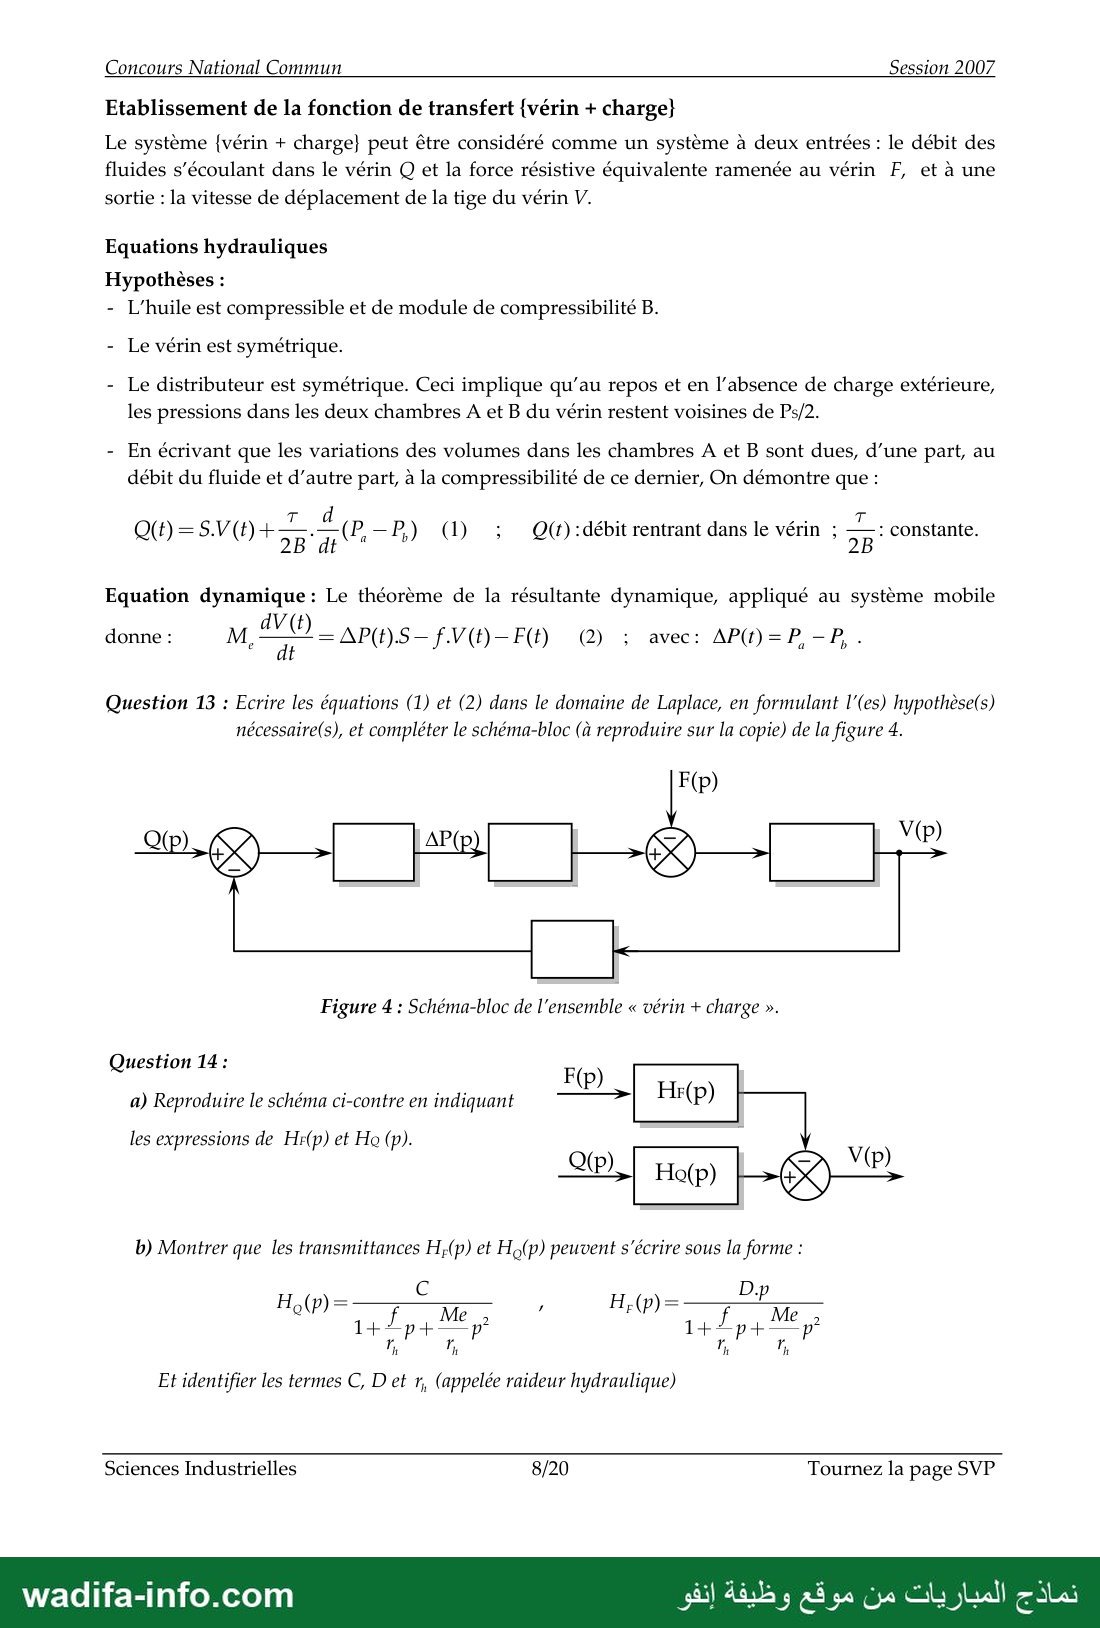
Etablissement de la fonction de transfert {vérin + charge}
Le système {vérin + charge} peut être considéré comme un système à deux entrées : le débit des
fluides s’écoulant dans le vérin Q et la force résistive équivalente ramenée au vérin F, et à une
sortie : la vitesse de déplacement de la tige du vérin V.
Equations hydrauliques
Hypothèses :
- L'huile est compressible et de module de compressibilité B.
- Le vérin est symétrique.
- Le distributeur est symétrique. Ceci implique qu’au repos et en l'absence de charge extérieure,
les pressions dans les deux chambres A et B du vérin restent voisines de Ps/2.
- En écrivant que les variations des volumes dans les chambres À et B sont dues, d’une part, au
débit du fluide et d'autre part, à la compressibilité de ce dernier, On démontre que :
7 4
QO=SVO) + 7
(P—P,) () : Q() :débit rentrant dans le vérin : › : constante.
Equation dynamique : Le théorème de la résultante dynamique, appliqué au système mobile
Question 13 : Ecrire les équations (1) et (2) dans le domaine de Laplace, en formulant l’(es) hypothèse(s)
nécessaire(s), et compléter le schéma-bloc (à reproduire sur la copie) de la figure 4.
Question 14 :
a) Reproduire le schéma ci-contre en indiquant
les expressions de Hr(p) et Ho (p).
b) Montrer que les transmittances H,(p) et Hç(p) peuvent s’écrire sous la forme :
1 Épr Me 14 جو Me
} 7 7
Et identifier les termes C, D et r, (appelée raideur hydraulique)
Sciences Industrielles 8/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Session 2007
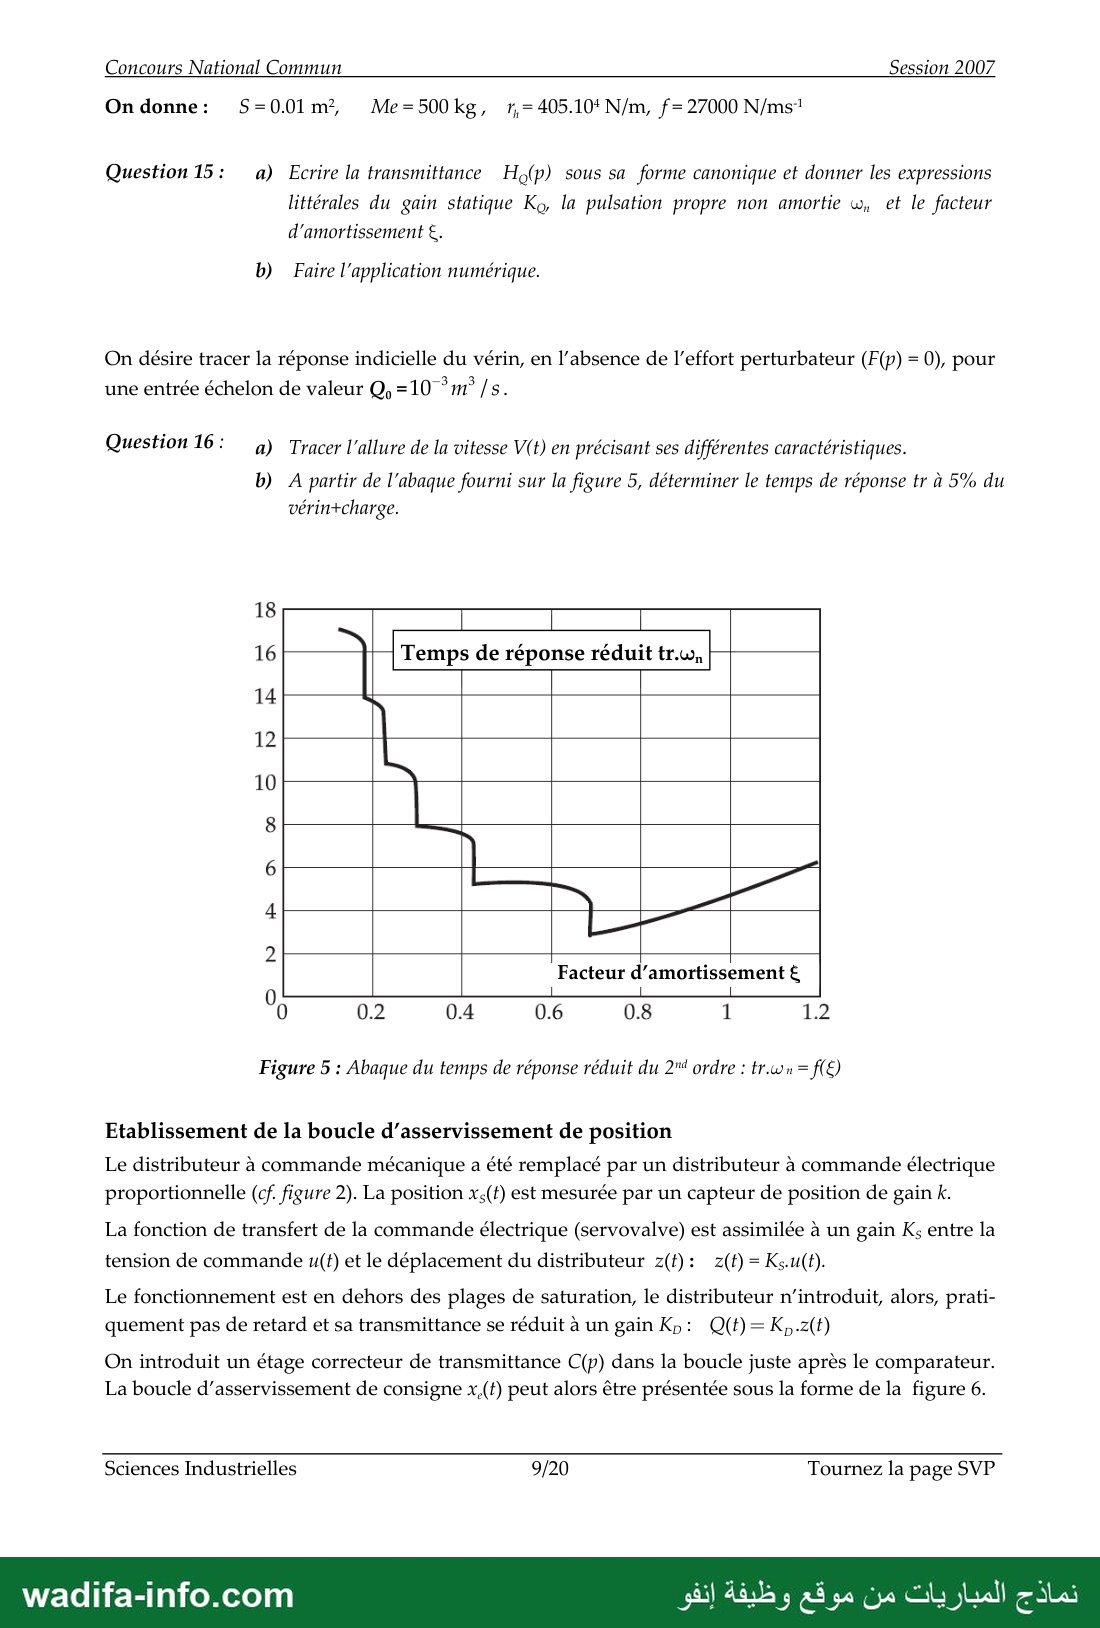
Ondonne: 5=001m? Me=500kg, 7,=405.10* N/m, f = 27000 N/ms"!
Question 15: a) Ecrire la transmittance H,(p) sous sa forme canonique et donner les expressions
littérales du gain statique Kg, la pulsation propre non amortie w, et le facteur
d'amortissement €.
b) Faire l'application numérique.
On désire tracer la réponse indicielle du vérin, en l'absence de l'effort perturbateur (F(p) = 0), pour
une entrée échelon de valeur Q, 210 37703 /s.
Question 16: a) Tracer l'allure de la vitesse V(t) en précisant ses différentes caractéristiques.
b) A partir de l'abaque fourni sur la figure 5, déterminer le temps de réponse tr à 5% du
vérin+charge.
16 جار ات de réponse réduit مضاكتا
14
12
10
2 Facteur 121010171591067 &
00 0.2 0.4 0.6 0.8 1 1,2
Figure 5 : Abaque du temps de réponse réduit du 2“ ordre : tr.wu = f(£)
Etablissement de la boucle d’asservissement de position
Le distributeur à commande mécanique a été remplacé par un distributeur à commande électrique
proportionnelle (cf. figure 2). La position xs(t) est mesurée par un capteur de position de gain k.
La fonction de transfert de la commande électrique (servovalve) est assimilée à un gain Ks entre la
tension de commande u(t) et le déplacement du distributeur z(t): z(t) = Ks.u(t).
Le fonctionnement est en dehors des plages de saturation, le distributeur n’introduit, alors, prati-
quement pas de retard et sa transmittance se réduit à un gain مع : Q(t)= K,.z(t)
On introduit un étage correcteur de transmittance C(p) dans la boucle juste après le comparateur.
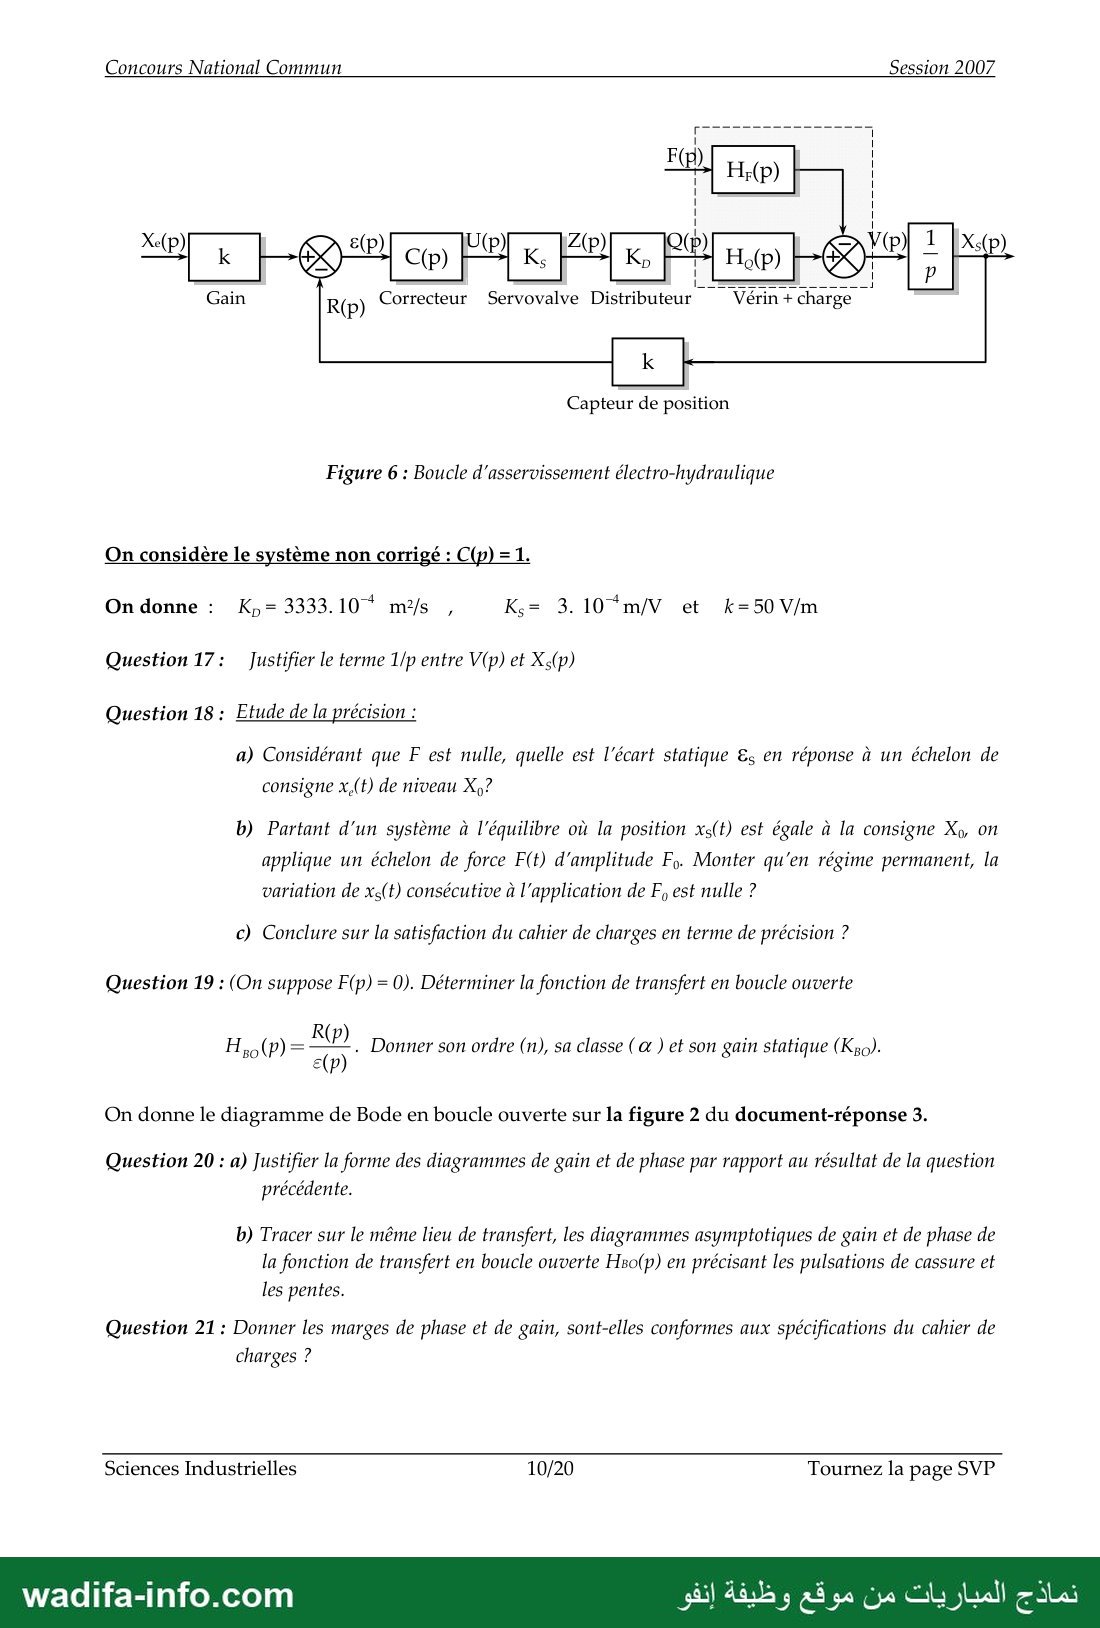
La boucle d’asservissement de consigne x,(t) peut alors être présentée sous la forme de la figure 6.
Sciences Industrielles 9/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Session 2007
Capteur de position
Figure 6 : Boucle d'asservissement électro-hydraulique
On considère le système non corrigé : C(p) =1.
On donne : Kp= 3333.10 m/s , K= 3.10*m/V et k=50V/m
Question 17: Justifier le terme 1/p entre V(p) et Xs5(p)
Question 18 : Etude de la précision :
a) Considérant que F est nulle, quelle est l'écart statique &s en réponse à un échelon de
consigne x,(t) de niveau 7
b) Partant d'un système à l'équilibre où la position xs(t) est égale à la consigne Xp, on
applique un échelon de force F(t) d'amplitude Fa. Monter qu'en régime permanent, la
variation de xs(t) consécutive à l'application de F, est nulle ?
c) Conclure sur la satisfaction du cahier de charges en terme de précision ?
Question 19 : (On suppose F(p) = 0). Déterminer la fonction de transfert en boucle ouverte
Hlp)= s . Donner son ordre (n), sa classe ( œ ) et son gain statique (Kgo).
3
On donne le diagramme de Bode en boucle ouverte sur la figure 2 du document-réponse 3.
Question 20 : a) Justifier la forme des diagrammes de gain et de phase par rapport au résultat de la question
précédente.
b) Tracer sur le même lieu de transfert, les diagrammes asymptotiques de gain et de phase de
la fonction de transfert en boucle ouverte Hso(p) en précisant les pulsations de cassure et
les pentes.
Question 21 : Donner les marges de phase et de gain, sont-elles conformes aux spécifications du cahier de
charges ?
Sciences Industrielles 10/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Session 2007
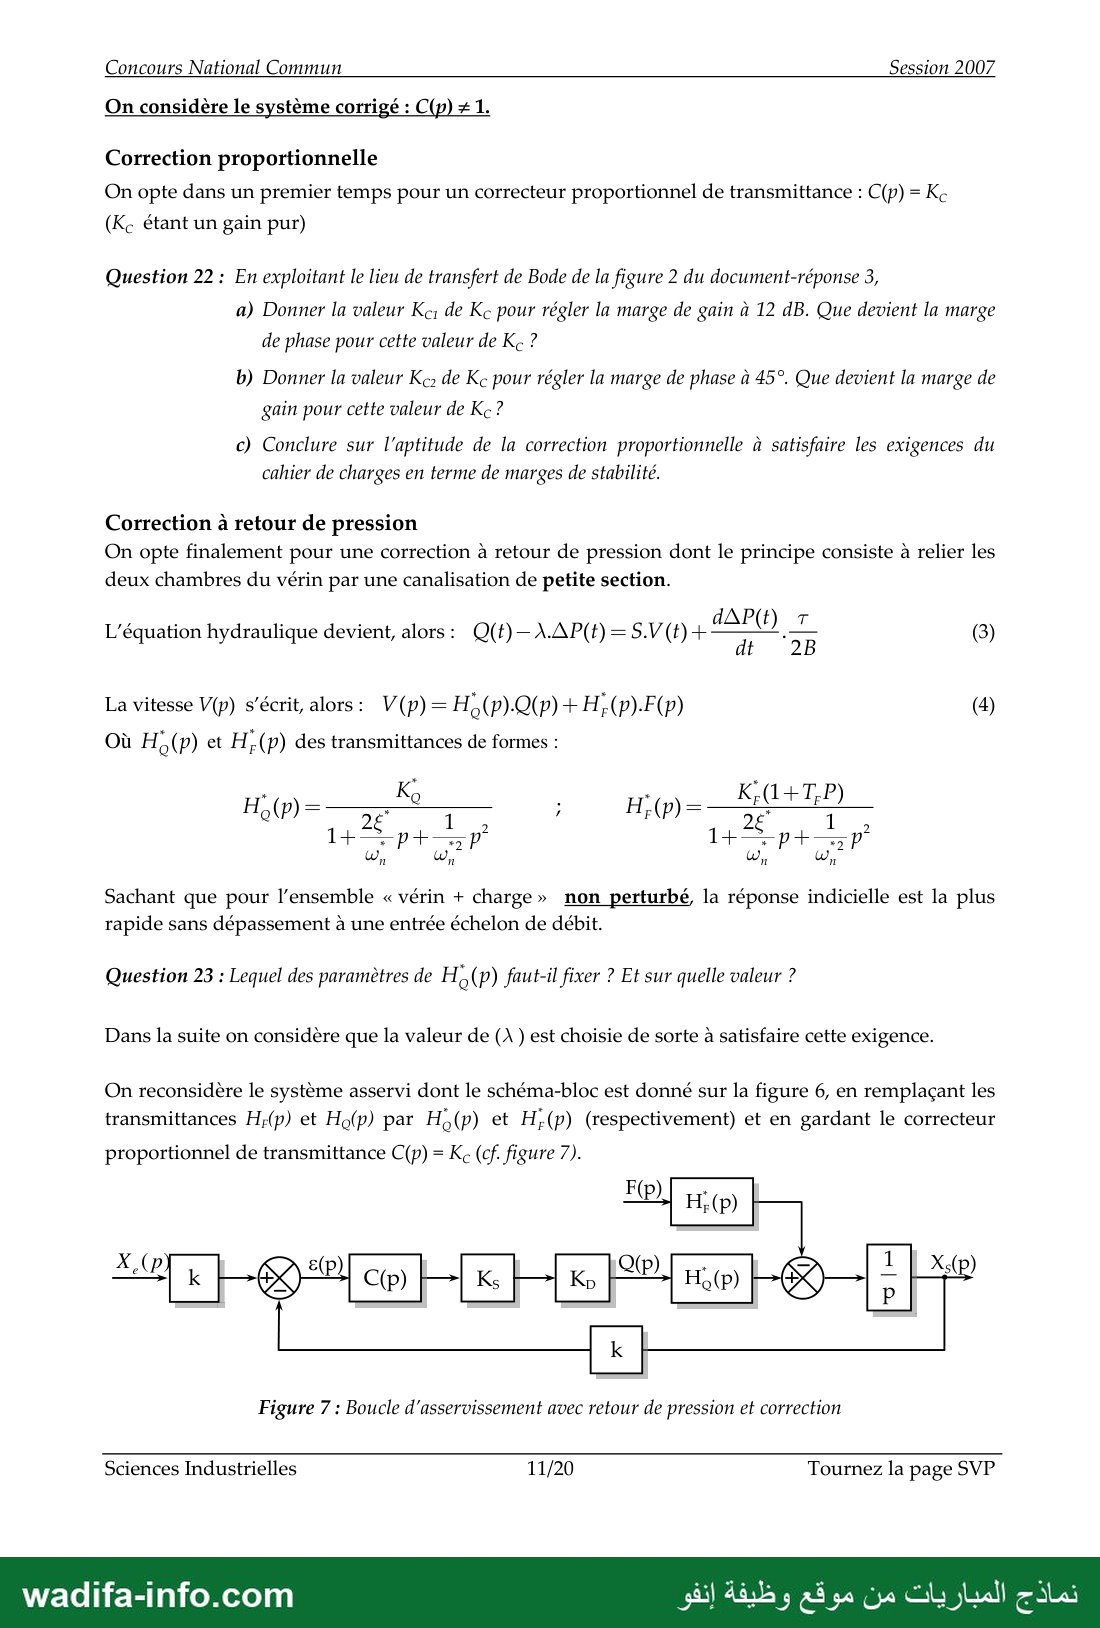
On considère le système corrigé : C(p) # 1.
Correction proportionnelle
On opte dans un premier temps pour un correcteur proportionnel de transmittance : C(p) = Ke
(Ke étant un gain pur)
Question 22 : En exploitant le lieu de transfert de Bode de la figure 2 du document-réponse 3,
a) Donner la valeur Ke, de Kc pour régler la marge de gain à 12 dB. Que devient la marge
de phase pour cette valeur de Ke ?
b) Donner la valeur Kc: de Kc pour régler la marge de phase à 45°. Que devient la marge de
gain pour cette valeur de Kc ?
c) Conclure sur l'aptitude de la correction proportionnelle à satisfaire les exigences du
cahier de charges en terme de marges de stabilité.
Correction à retour de pression
On opte finalement pour une correction à retour de pression dont le principe consiste à relier les
deux chambres du vérin par une canalisation de petite section.
L’équation hydraulique devient, alors: Q(t)— A.AP(t)=S.V(t)+ eu : = (3)
Où H{(p) et H;(p) des transmittances de formes :
مل مير :, يكبب - مو
26 1 7 26 1 2
n n n n
Sachant que pour l’ensemble « vérin + charge» non perturbé, la réponse indicielle est la plus
rapide sans dépassement à une entrée échelon de débit.
Question 23 : Lequel des paramètres de H,,(p) faut-il fixer ? Et sur quelle valeur 7
Dans la suite on considère que la valeur de (À) est choisie de sorte à satisfaire cette exigence.
On reconsidère le système asservi dont le schéma-bloc est donné sur la figure 6, en remplaçant les
transmittances Hz;(p) et Ho(p) par H;(p) et H;(p) (respectivement) et en gardant le correcteur
proportionnel de transmittance C(p) = Ke (cf. figure 7).
Figure 7 : Boucle d'asservissement avec retour de pression et correction
Sciences Industrielles 11/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Session 2007
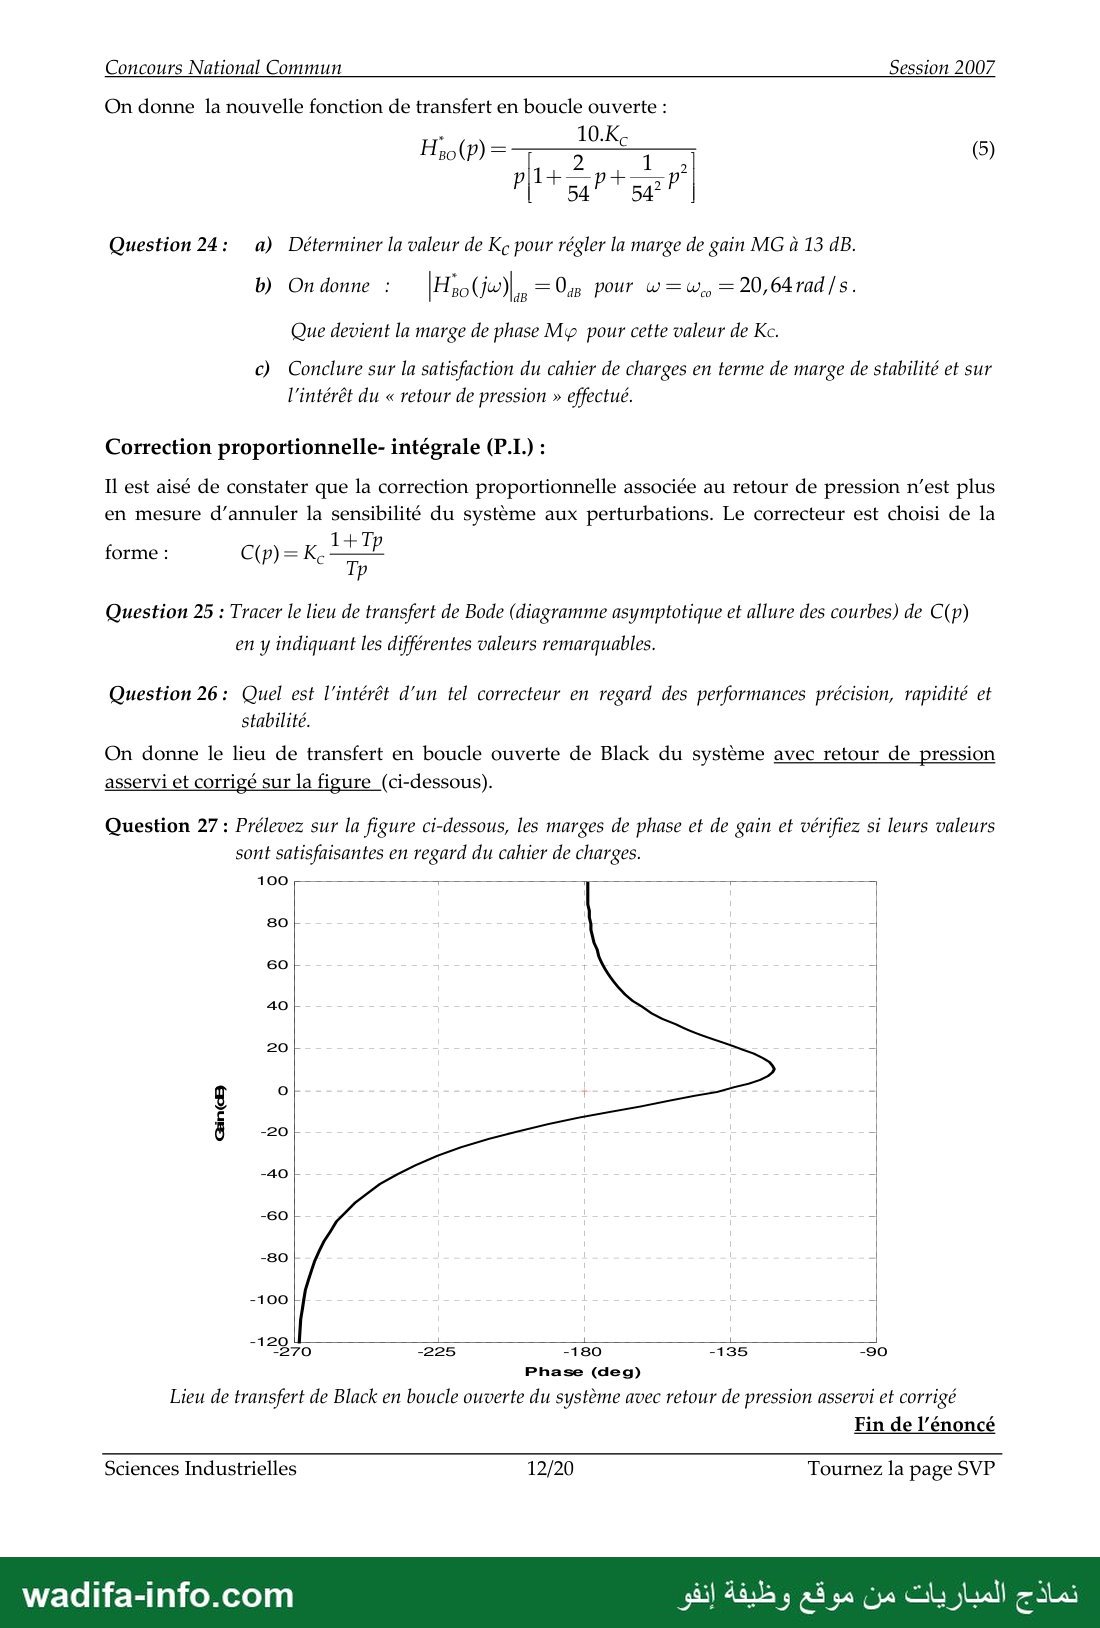
On donne la nouvelle fonction de transfert en boucle ouverte :
5 0.K-
Heo 0 p)= (5)
Question 24: a) Déterminer la valeur de Kç pour régler la marge de gain MG à 13 dB.
b) On donne : |Hbo (je), = و0 pour w=w, —20,64rad/s.
Que devient la marge de phase Mgp pour cette valeur de Kc.
c) Conclure sur la satisfaction du cahier de charges en terme de marge de stabilité et sur
l'intérêt du « retour de pression » effectué.
Correction proportionnelle- intégrale (P.I.) :
Il est aisé de constater que la correction proportionnelle associée au retour de pression n’est plus
en mesure d'annuler la sensibilité du système aux perturbations. Le correcteur est choisi de la
forme : C(p)= Ke Lip
Question 25 : Tracer le lieu de transfert de Bode (diagramme asymptotique et allure des courbes) de C(p)
en y indiquant les différentes valeurs remarquables.
Question 26: Quel est l'intérêt d’un tel correcteur en regard des performances précision, rapidité et
stabilité.
On donne le lieu de transfert en boucle ouverte de Black du système avec retour de pression
asservi et corrigé sur la figure (ci-dessous).
Question 27 : Prélevez sur la figure ci-dessous, les marges de phase et de gain et vérifiez si leurs valeurs
sont satisfaisantes en regard du cahier de charges.
100
60 |
20,
قدصته
-100 }
-270 -225 -180 -135 -90
Phase (deg)
Lieu de transfert de Black en boucle ouverte du système avec retour de pression asservi et corrigé
Fin de l’énoncé
Sciences Industrielles 12/20 Tournez la page SVP
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Session 2007
ANNEXE 1 STRUCTURE GENERALE DU SYSTEME
Sens d'introduction de produits frais Sens de déstockage de produits secs
Bras de retournement
Trémie +
Béton frais | : Poste F
Magasin
Poste A Poste B Poste C Poste E Poste D Poste G
Moulage Retourneur Table introduction Ascenseur Table de déstockage| | Palettiseur
Remarque :
Les positions «(n) Etage de stockage sélectionné», « (2) Etage de palettisation» et « (3) Etage de déstockage plateaux vides» de l'équipage
mobile (comportant l'ascenseur, la table d'introduction et la table de déstockage) ont été représentées en traits interrompus.
Sciences Industrielles 13/20
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Session 2007
ANNEXE 2 DESCRIPTION DU PROCESSUS
Les éléments sont obtenus par moulage de béton frais dans un moule constitué d'un
châssis (repéré CH) comportant plusieurs empreintes et d'un plateau supérieur (repéré
CH plein
1: Remplissage Vibration 2 : Fermeture 3 : Transfert par
et lissage du béton frais du moule retournement
du moule
Ps+produit frais sur Table
d'introduction
Table de
déstockage
recevant Ps+
produits secs
Ascenseur
4 : Démoulage et
transfert par
retournement
du châssis CH
5 : Montée des produits à
l'étage de stockage
sélectionné
6 : Introduction
de 1 ensemble ; 7 : Descente à l'étage
PS + produits frais de palettisation
et déstockage d’un et Palettisation
ensemble Ps+
produits secs
8 : Descente à l'étage (3)
Evacuation du PS vide de la table de déstockage
Et mise en place d un PS vide sur la table d'introduction
(Gestion inverse de l'étape 6)
9 : Montée à l'étage (1) initial (moulage).
Sciences industrielles 14/20
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Session 2007
Concours National Commun
COORDINATION DES T'ACHES « cycle à cycle »
ANNEXE 3
Informations opérateur :
ET(n) : sélection étage n
Dcy : Départ cycle
modecc : mode cycle à cycle
modeauto : mode cycle automatique
Durée des tâches de production
Dcy. ET(n) . modecc 0
Mouler les éléments
Eléments moulés
Moule fermé
Transférer le moule
Moule transféré
Produit démoulé
Transférer le châssis
Châssis transféré
6 Monter PS et Produits Frais à l'étage n
PS et Produits Frais à l'étage n
Stocker PS et Produits Frais
PS et Produits Frais stockés
8 Descendre PS et Produits Secs à l'étage 2
PS et Produits secs à l'étage 2
El Palettiser Produits secs
Produits secs palettisés
Descendre PS vide à l'étage 3
PS vide à l'étage 3
Stocker PS vide
PS vide stocké
Monter PS vide à l'étage 1
PS vide à l'étage 1
Grafcet de coordination des tâches en production normale, en mode « cycle à cycle»
Description Désignation | Durées
Moules 180 s
les éléments
ermer 15 =
le moule
Transférer 30 s
le moule
Démouler 45 s
T 5
لات 30 s
le châssis
Monter PS +
45
Produits frais 5
Stocker PS + 60 s
Produits frais
Descendre PS 30 s
+ produits secs
Palettiser 150 s
Descendre
15
PS vide 8
Stocker
30
PS vide 8
Monter
PS vide 195
15/20
نماذج المباريات من موقع وظيفة إنفو
Sciences industrielles
wadifa-info.com
— صفحة 17 —
Concours National Commun Session 2007
ANNEXE 4 SCHEMA PERSPECTIF DE LA TABLE D'INTRODUCTION
Galet de roulement 4’
Règle de poussée 5
a Chemin de roulement du bâti 0
Bras de poussée 3
TABLEAU DE LIAISONS
Liaison Type
Galet/Bras de poussée Pivot
Galet/Bâti Ponctuelle
Bras/règle de poussée Pivot
Plateau/règle de poussée Appui plan
Plateau/bâti Appui plan
Corps vérin/bâti Pivot |
Tige vérin/corps vérin Pivot glissant
Tige vérin/bras Pivot
k 85 Tige de vérin 1
Corps de vérin 1C
Sciences industrielles 16/20
NB : Le plateau n’est pas représenté sur le schéma
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Session 2007
ANNEXE 5 PARAMETRAGE DE LA TABLE D'INTRODUCTION
7ع
0
EE صصص ا
"1 لمح اق
Désignation Repère
Bâti 0 084 للظرمنة) 0 مط هددح - V0 4)= حه
Tige du vérin 1 11 GE = يديد Xn=425MM (RH )=(Ÿ,72)=0
Corps du vérin 1 1C _ « k 0 3 ) 0 وه ‹ (ولاء
Tige du vérin 2 2T = dé mi tt Om ,Ç
BD = dbz; b = 400mm (33, X3) = (Y3,Y3) = V
Corps du vérin 2 2C 45 - 42 d=210mm — et » desanglesconstants
Bras de poussée 3 AG, = رهم p=800mm
vue de 4 OH =hÿ; h=435mm
roulemen ب نحم
OC =ey e=200mm,
Règle de poussée 5
Plateau 6
Et A, désignent les longueurs \, et À, en position initiale (x = 0) وي
Sciences Industrielles 17/20
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
نماذج المباريات
ت من موقع وظيفة
إنفو
2
9
2
1
2
18/20
Sciences Industrielles
Enérgie
Signalisations opérateur
Type de Consignes
produit opérateur
érer le
Réglages
fonctionnement
Ordres vers toutes les actijvités
PS vide sur table
d'introduction
A5
oulés|frais
étage fn)
2 7
Magazin
Éléments moulé
PS vide introduit
à l’étage (3)
Depuis toutes les activités
PS+ éléments moulés/frais
sur table d’introduction
Introduire et
Déloger dans le
magazin
Produire des éléments en béton
DOCUMENT-REPONSE 1
Session 2007
Concours National Commun
— صفحة 20 —
Concours National Commun Session 2007
DOCUMENT-REPONSE 2
Grafcet incomplet de coordination des tâches en mode automatique
Produit démoulé
Transférer le châssis
Châssis transféré
Sciences Industrielles 19/20
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
Concours National Commun Session 2007
DOCUMENT-REPONSE 3
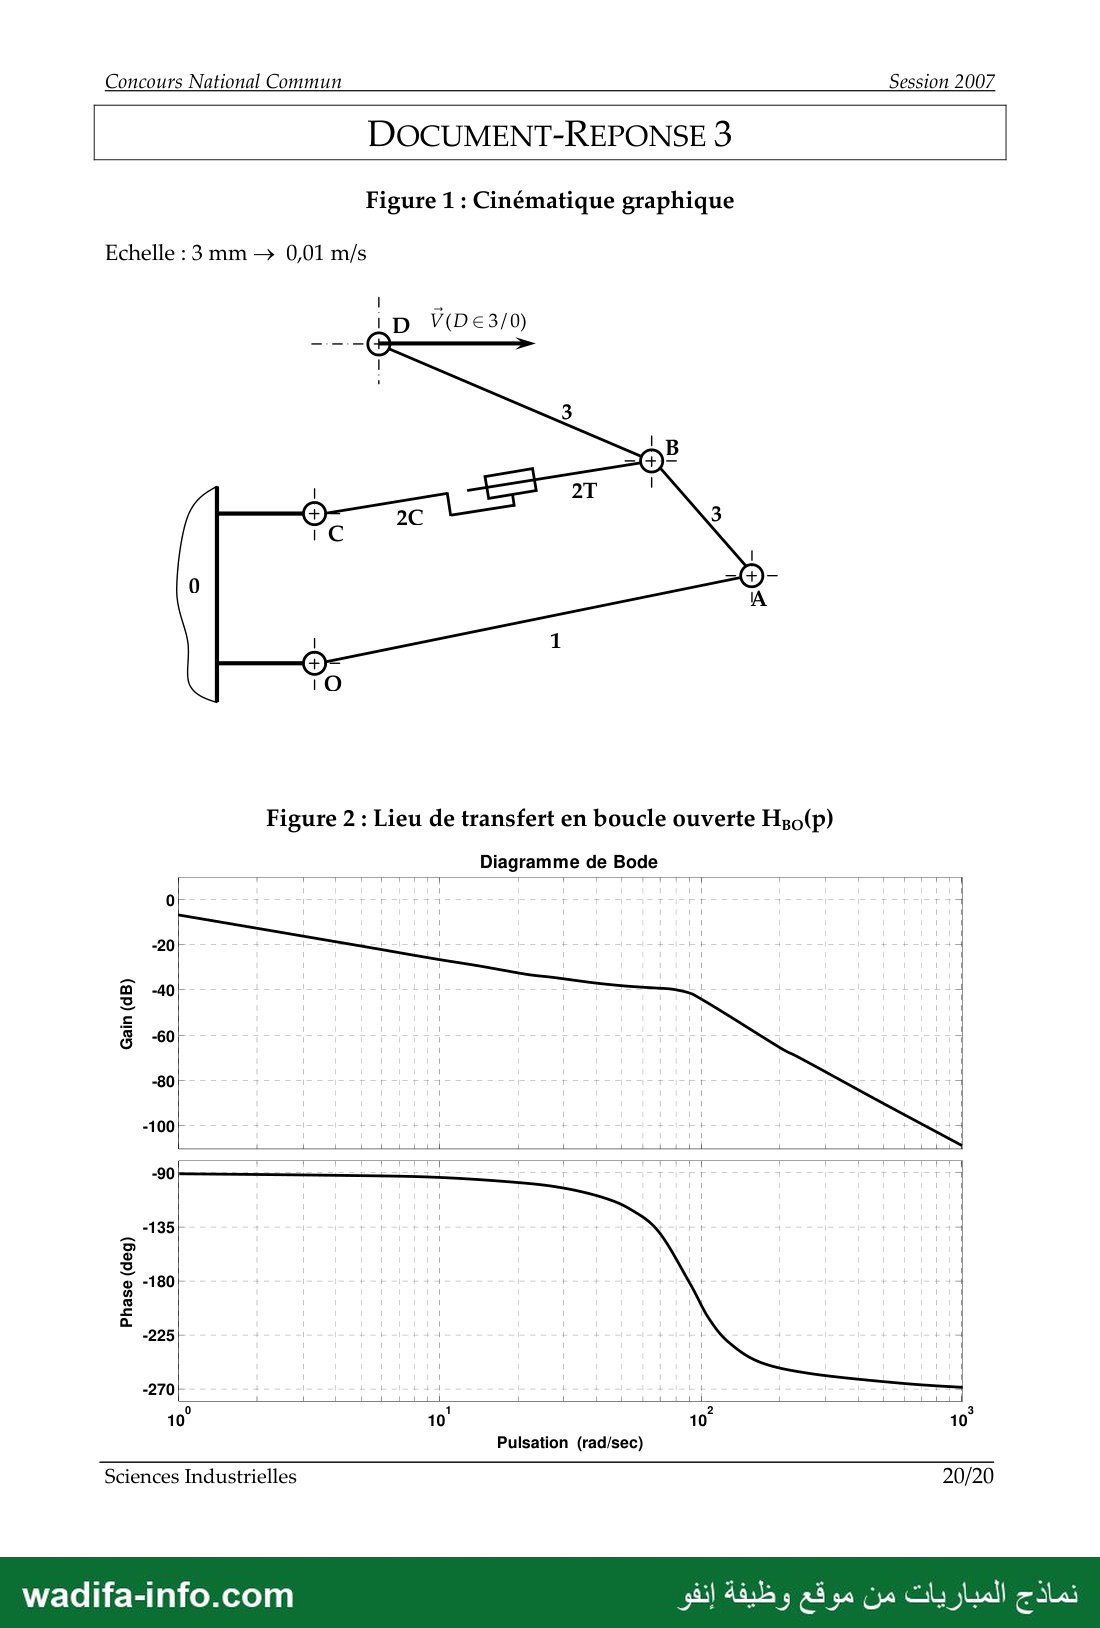
Figure 1 : Cinématique graphique
Echelle : 3 mm — 0,01 m/s
| D V(De3/0)
Figure 2 : Lieu de transfert en boucle ouverte Hgo(p)
Diagramme de Bode
1 Hé
-201-
3
-90
-135
w -180
80
65
-225
-270 ee ال عا لق كا | ; j ›—
10° 10 10 10
Pulsation (rad/sec)
Sciences Industrielles 20/20
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences Industrielles du Concours National Commun (CNC) 2007, filière MP, pour l'admission aux grandes écoles d'ingénieurs marocaines. Durée : 4 heures, calculatrice autorisée. Le dossier comprend 12 pages d'énoncé, 5 annexes et 3 documents réponses. C'est un problème en quatre parties indépendantes sur une unité de production d'éléments en béton (moulage, stockage FIFO, palettisation) : A, analyse fonctionnelle SADT ; B, Grafcet et temps de cycle ; C, table d'introduction (hyperstatisme, cinématique graphique, dynamique, théorème de l'énergie cinétique) ; D, asservissement électro-hydraulique (modèle du vérin, Bode, correction proportionnelle, retour de pression, correcteur PI). Voici une correction méthodologique proposée.
💡 Avant de commencer : la partie D rapporte beaucoup et se traite presque entièrement par le calcul (ωn, ξ, marges). Commencez par elle si vous êtes à l'aise en automatique. En partie B, posez clairement les tâches communes et les tâches parallèles avant de sommer les durées. En partie C, justifiez chaque construction graphique en une phrase (CIR, équiprojectivité, composition des vitesses).
Partie A – Analyse fonctionnelle
Question 1 : actigramme A-0 et diagramme A0 (DR1)
- A-0 : fonction « Produire des éléments moulés en béton » (mouler, stocker et sécher, palettiser). Entrée matière d'œuvre : béton frais. Sorties : éléments moulés secs palettisés et signalisations opérateur. Contrôles : énergie, type de produit, réglages, consignes opérateur. Support : unité de production (postes A à G + partie commande).
- A0 (DR1) :
A1 : Mouler les éléments (remplir, vibrer, fermer, retourner, démouler), support postes A et B, sortie « PS + éléments moulés frais sur table d'introduction » ;
A2 : Introduire et déloger dans le magasin, support postes C, D, E (équipage mobile, ascenseur) ;
A3 : Stocker (sécher) les éléments, support magasin, poste F. Il reçoit « PS + éléments frais introduits à l'étage (n) » et « PS vide introduit à l'étage (3) », et rend à A2 « PS + éléments secs à l'étage (n) » et « PS vide stocké à l'étage (3) » ;
A4 : Palettiser les éléments secs, support poste G (palettiseur à ventouse). Il reçoit « PS + éléments secs à l'étage (2) », fournit « éléments moulés secs palettisés » et renvoie le PS vide vers A2 ;
A5 : Gérer le fonctionnement (partie commande).
Le PS vide sur table d'introduction revient de A2 vers A1.
Partie B – Étude de la production
Question 2 : cycle en mode « cycle à cycle »
Le Grafcet est linéaire, donc toutes les durées s'ajoutent : 180 + 15 + 30 + 45 + 30 + 45 + 60 + 30 + 150 + 15 + 30 + 15 = 645 s, soit 10 min 45 s (environ 5,6 plateaux par heure).
Question 3 : mode automatique continu
- a) Grafcet du DR2 : après la réceptivité « Châssis transféré » (étape 6), placer une divergence en ET (double trait).
• Branche droite : retour à l'étape 0 (remontée à droite), qui relance le moulage (étape 1) avec Dcy.ET(n).modeauto.
• Branche gauche : séquence de stockage, soit l'étape 7 « Monter PS + produits frais à l'étage n » (PS et PF à l'étage n), l'étape 8 « Stocker PS + PF » (stockés), l'étape 9 « Descendre PS + produits secs à l'étage 2 », l'étape 10 « Palettiser » (palettisés), l'étape 11 « Descendre PS vide à l'étage 3 », l'étape 12 « Stocker PS vide » et l'étape 13 « Monter PS vide à l'étage 1 ». La réceptivité « PS vide à l'étage 1 » ramène à l'étape 2 (attente : équipage prêt à l'étage 1, initialement active) par la remontée gauche.
La convergence en ET des étapes 1 et 2 existante, avec « Éléments moulés », synchronise un nouveau moule avec un équipage disponible. - b) Durée du cycle : la partie commune (fermer, transférer, démouler, transférer le châssis) dure 15 + 30 + 45 + 30 = 120 s. Ensuite, deux branches se déroulent en parallèle : le moulage (180 s) et le stockage (45 + 60 + 30 + 150 + 15 + 30 + 15 = 345 s). Cycle = 120 + max(180 ; 345) = 465 s (7 min 45 s).
- c) Cadence : 3600/465 ≈ 7,7 plateaux par heure, soit environ 7 plateaux complets par heure, contre 5,6 en cycle à cycle. La palettisation (150 s) est la tâche qui limite la cadence.
Partie C – Table d'introduction
Question 4 : chaîne série (0, 4, 3)
La liaison ponctuelle 0/4 (normale y0 en E) et la liaison pivot 4/3 (axe (H, z0), avec H sur la normale en E) sont en série. La rotation du pivot est déjà permise par la ponctuelle (à une translation selon x0 près, elle-même libre). Liaison équivalente : ponctuelle de normale (E, y0).
Torseur statique en E : {0, Y, 0 ; 0, 0, 0} ; torseur cinématique en E : {ωx, ωy, ωz ; Vx, 0, Vz} dans (x0, y0, z0).
Question 5 : mobilités et hyperstatisme
- a) mi = 2 : la rotation propre du galet 4 autour de son axe, car la ponctuelle autorise le glissement et cette rotation n'influe sur rien, et la translation du plateau 6 selon z0, permise à la fois par ses deux appuis plans (sur 0 et sur 5).
- b) mu = 2 : les deux longueurs de vérins λ1 et λ2 sont indépendantes et pilotent les deux degrés de liberté utiles, la position x du plateau et l'orientation α3 du bras. m = 4.
- c) On compte 9 solides (0, 1C, 1T, 2C, 2T, 3, 4, 5, 6) et 11 liaisons, soit γ = 11 − 9 + 1 = 3 cycles et Ec = 18 équations. Inconnues cinématiques : Ic = 4 pivots (4) + 2 pivots glissants (4) + ponctuelle (5) + pivot 4/3 (1) + pivot 3/5 (1) + 2 appuis plans (6) = 21. h = m − Ec + Ic = 4 − 18 + 21 = 1. On retrouve le même résultat par la statique : 45 inconnues, 48 équations, h = 45 − 48 + 4 = 1.
- d) h = 1 : le montage impose une condition géométrique. En pratique, c'est un parallélisme des axes des pivots des deux vérins et du bras. D'où des tolérances serrées, un coût de fabrication plus élevé et un risque d'efforts parasites si la condition n'est pas respectée ; en contrepartie, la structure est plus rigide.
Question 6 : rotule en A (avant-projet)
- a) Une rotule remplace un pivot : +2 inconnues cinématiques, soit Ic = 23. Une nouvelle mobilité interne apparaît : la rotation de la tige 1T autour de son axe, qui devient libre dans le pivot glissant. On a donc mi = 3, mu = 2 (inchangée) et h = 5 − 18 + 23 = 0 : la structure est isostatique.
- b) Le constructeur ne l'a pas retenue parce qu'une rotule supporte mal les charges importantes (moule jusqu'à 500 kg), s'use et prend du jeu, et coûte plus cher. La rotation libre de la tige n'a aucune utilité. Le pivot est plus robuste et plus rigide, et h = 1 reste maîtrisable avec un bon usinage.
Question 7 : cinématique graphique (DR3, figure 1)
- a) Le vérin 1 est bloqué : {1C, 1T} forme un seul solide 1 en rotation autour de O. V(A∈1/0) est perpendiculaire à OA, et V(A∈3/0) = V(A∈1/0) (pivot en A).
- b) V(D∈3/0) est horizontale, donc I30 est sur la verticale passant par D. V(A∈3/0) est perpendiculaire à OA, donc I30 est sur la droite (OA). I30 = intersection de la verticale en D et de la droite (OA) prolongée. Sur la figure, il se trouve très près de O, un peu à sa droite.
- c) V(B∈3/0) est perpendiculaire à I30B, de norme V(D).I30B/I30D (ou par équiprojectivité avec D). Le sens correspond à une rotation horaire de 3, puisque D va vers la droite : B descend vers la droite. Mesures approximatives sur le scan : ‖V(B∈3/0)‖ ≈ 0,11 m/s (environ 33 mm à l'échelle 3 mm ↔ 0,01 m/s).
- d) V(B∈3/0) = V(B∈2T/0) = V(B∈2T/2C) + V(B∈2C/0). Le premier vecteur est porté par CB (sortie de tige, pivot glissant) ; le second est perpendiculaire à CB (2C tourne autour de C). On projette V(B∈3/0) sur ces deux directions. Ordres de grandeur mesurés sur le scan : V(B∈2T/2C) ≈ 0,05 m/s (la tige sort) et V(B∈2C/0) ≈ 0,10 m/s. Ces valeurs sont à confirmer par le tracé à l'échelle.
Question 8 : cinétique du bras 3
- a) Plan de symétrie (G3, x3, y3) : les produits d'inertie faisant intervenir z0 sont nuls (D3 = E3 = 0). J(G3, 3) = [A3, −F3, 0 ; −F3, B3, 0 ; 0, 0, C3].
- b) OG3 = e y0 + λ2 x2 − d x'3 + ρ x3 (en passant par C, B et A), d'où V(G3/0) = λ'2 x2 + λ2α'2 y2 + α'3(ρ y3 − d y'3).
Torseur cinétique en G3 : résultante M3.V(G3/0) ; moment σ(G3, 3/0) = C3.α'3 z0. - c) T(3/0) = ½ M3‖V(G3/0)‖2 + ½ C3α'32, avec ‖V(G3)‖2 = λ'22 + λ22α'22 + α'32(ρ2 + d2 − 2ρd cos φ) + 2λ'2α'3[ρ sin(α2 − α3) − d sin(α2 − α3 + φ)] + 2λ2α'2α'3[ρ cos(α3 − α2) − d cos(α3 − φ − α2)].
Question 9 : lois de Coulomb
- a) Avec glissement : la composante tangentielle T est opposée à la vitesse de glissement et ‖T‖ = f.‖N‖. Sans glissement : ‖T‖ ≤ f.‖N‖, direction indéterminée.
- b) Le plateau 6 glisse sur 0 selon +x0 (introduction), donc X06 = −f.Y06 avec Y06 > 0.
Question 10
TRD sur 6 selon y0 : le plateau est en translation selon x0, donc l'accélération selon y0 est nulle. L'action de la règle 5 (appui plan de normale x0, sans frottement) n'a pas de composante selon y0. D'où Y06 = M6.g et X06 = −f.M6.g.
Question 11 : théorème de l'énergie cinétique sur S = {1, 2C, 2T, 3, 4, 5, 6}
- a) Actions extérieures :
• pivots de 0 sur 1C en O et sur 2C en C : puissance nulle (points fixes, liaisons parfaites) ;
• 0 sur 4 en E : puissance nulle, car il y a roulement sans glissement (V(E∈4/0) = 0) ;
• 0 sur 6 : P = X06.x' = −f.M6.g.x' ;
• pesanteur sur 6 : nulle (déplacement horizontal) ;
• pesanteur sur 3 : P = −M3.g.y'G3, où yG3 = OG3.y0. - b) Actions intérieures : toutes les liaisons internes sont parfaites (puissance nulle). Le vérin 1 est bloqué et se comporte comme un solide. Le fluide du vérin 2 exerce F x2 sur 2T et −F x2 sur 2C : Pint = F.λ'2.
- c) T(S/0) = T(3/0) + ½ M6x'2. Le théorème de l'énergie cinétique donne d/dt[T(3/0)] + M6x'x'' = −f.M6.g.x' − M3.g.y'G3 + F.λ'2, d'où
F = [dT(3/0)/dt + M6.x'.(x'' + f.g) + M3.g.y'G3]/λ'2.
Le terme de pesanteur du bras s'exprime à partir de la géométrie (yG3 dépend de la configuration, qui n'a qu'un degré de liberté quand le vérin 1 est bloqué). Il est souvent faible devant les autres.
Partie D – Asservissement du déplacement de la table
Question 12 : fonctionnement du distributeur
Un déplacement z du tiroir ouvre les orifices : une chambre (A pour z > 0) est reliée à la pression de service PS, l'autre (B) au réservoir. Le débit, proportionnel à z pour un distributeur proportionnel, entre dans A et sort de B. La différence de pression ΔP = Pa − Pb déplace le piston à une vitesse d'environ Q/S. Pour z = 0, les orifices sont fermés et le piston s'arrête ; pour z < 0, le mouvement s'inverse. Sur la figure 3, le corps du distributeur semble lié à la tige du vérin. Si c'est bien le cas, le mouvement de la tige referme les orifices et la position x recopie z (principe du copieur hydraulique).
Question 13 : Laplace et schéma-bloc (figure 4)
Hypothèses : conditions initiales nulles, petites variations autour du point de fonctionnement, τ constant (piston près de mi-course). On obtient :
Q(p) = S.V(p) + (τ/2B).p.ΔP(p) et Me.p.V(p) = S.ΔP(p) − f.V(p) − F(p).
Schéma : Q → comparateur (+Q, −S.V) → [2B/(τ.p)] → ΔP → [S] → comparateur (+, −F) → [1/(Me.p + f)] → V ; bloc de retour [S] de V vers le premier comparateur.
Question 14
V = HQ.Q − HF.F avec :
HQ(p) = (1/S)/[1 + (f/rh).p + (Me/rh).p2] et HF(p) = (1/rh).p/[1 + (f/rh).p + (Me/rh).p2],
d'où C = 1/S, D = 1/rh = τ/(2B.S2) et rh = 2B.S2/τ (raideur hydraulique).
Question 15 : forme canonique de HQ
- KQ = 1/S ; ωn = √(rh/Me) ; ξ = f/(2√(rh.Me)).
- Application numérique : KQ = 100 m−2 ; ωn = √(405.104/500) = 90 rad/s ; ξ = 27 000/(2 × 45 000) = 0,3.
Question 16 : réponse indicielle (Q0 = 10−3 m3/s)
- a) Second ordre sous-amorti : départ à tangente horizontale, valeur finale V∞ = KQ.Q0 = 0,1 m/s. Premier dépassement D = exp(−πξ/√(1 − ξ2)) ≈ 37 %, soit Vmax ≈ 0,137 m/s à t1 = π/(ωn√(1 − ξ2)) ≈ 0,037 s. Pseudo-période ≈ 0,073 s.
- b) L'abaque donne tr.ωn ≈ 10 pour ξ = 0,3 (on est juste au-dessus de la discontinuité, car le 3e dépassement vaut 0,373 ≈ 5,1 % > 5 %). tr5% ≈ 10/90 ≈ 0,11 s.
Question 17
V = dxS/dt, donc en Laplace XS(p) = V(p)/p : c'est l'intégration de la vitesse en position.
Question 18 : précision
- a) La chaîne directe contient un intégrateur, le système est de classe 1, et l'entrée et le retour ont le même gain k. Donc εS = 0 pour un échelon de consigne.
- b) XS/F = −(HF/p)/(1 + HBO) = −D/[den(p) + k.KS.KD/(S.p)], où den(p) = 1 + (f/rh)p + (Me/rh)p2 est le dénominateur de HQ. Le p de HF compense le 1/p, mais l'intégrateur reste en amont de la perturbation dans la boucle. Quand p → 0, le second terme du dénominateur tend vers l'infini, donc ΔxS(∞) = 0 pour un échelon F0 (théorème de la valeur finale).
- c) Les deux critères de précision (εcons = 0 et εpert = 0) sont satisfaits sans correction.
Question 19 : boucle ouverte
HBO(p) = k.KS.KD.KQ/[p(1 + 2ξ.p/ωn + p2/ωn2)] : ordre 3, classe 1, KBO = 50 × 3.10−4 × 0,3333 × 100 = 0,5 s−1, avec ωn = 90 rad/s et ξ = 0,3.
Question 20 : Bode (DR3, figure 2)
- a) Aux basses fréquences : pente −20 dB/décade et phase −90° (intégrateur), avec environ −6 dB à 1 rad/s (20.log 0,5). Vers 90 rad/s, faible résonance (ξ = 0,3), puis chute de phase rapide jusqu'à −270°. Aux hautes fréquences : pente −60 dB/décade.
- b) Asymptotes : gain 20.log(0,5/ω), de pente −20 dB/décade, passant par 0 dB à 0,5 rad/s ; cassure à ωn = 90 rad/s, puis pente −60 dB/décade. Phase asymptotique : −90° pour ω < 90 rad/s, puis −270°.
Question 21 : marges
Coupure à 0 dB vers ω ≈ 0,5 rad/s, où la phase vaut environ −90°, donc Mφ ≈ 90°. La phase vaut −180° en ωn, où |HBO| = 0,5/(90 × 2 × 0,3) ≈ 0,0093, donc MG ≈ 41 dB. Ces marges ne sont pas conformes (40° ≤ Mφ ≤ 50° et 10 dB < MG < 15 dB). Le système est trop stable, donc trop lent : sa bande passante (≈ 0,5 rad/s) est très loin des 50 rad/s demandés.
Question 22 : correction proportionnelle
- a) Pour MG = 12 dB, il faut |KC.HBO(jωn)| = 10−12/20 ≈ 0,251, soit KC1 ≈ 27 (+28,7 dB). La coupure passe alors vers 13,6 rad/s, où la phase vaut environ −95°, donc Mφ ≈ 85°.
- b) Pour Mφ = 45°, il faut une phase de −135° : 2ξu/(1 − u2) = 1 avec u = ω/ωn, d'où u ≈ 0,744 et ω ≈ 67 rad/s. À cette pulsation, |HBO| ≈ 0,0118, donc KC2 ≈ 85. La marge de gain tombe à MG ≈ 2 dB.
- c) La correction proportionnelle ne peut pas satisfaire simultanément les deux marges : la résonance mal amortie (ξ = 0,3) fait chuter la phase trop brutalement autour de ωn.
Question 23 : retour de pression
Pour obtenir la réponse la plus rapide sans dépassement, il faut fixer le facteur d'amortissement ξ* = 1 (amortissement critique), par le choix de λ.
Question 24
- a) H*BO = 10KC/[p(1 + p/54)2]. La phase vaut −180° pour 2.arctan(ω/54) = 90°, soit ω = 54 rad/s, où |H*BO| = 10KC/(54 × 2). Pour MG = 13 dB, il faut 10KC/108 = 10−13/20 ≈ 0,224, soit KC ≈ 2,42.
- b) En ωc0 = 20,64 rad/s : φ = −90° − 2.arctan(20,64/54) ≈ −90° − 41,8° = −131,8°, donc Mφ ≈ 48°.
- c) MG = 13 dB (entre 10 et 15) et Mφ ≈ 48° (entre 40° et 50°) : le cahier des charges est satisfait pour la stabilité. Le retour de pression amortit le vérin (ξ passe de 0,3 à 1), ce qui supprime la résonance et permet un gain plus élevé.
Question 25 : Bode du correcteur PI C(p) = KC(1 + Tp)/(Tp)
Gain : asymptote de pente −20 dB/décade pour ω < 1/T, puis horizontale à 20.log KC pour ω > 1/T. Les deux asymptotes se coupent en ω = 1/T ; la courbe réelle y est 3 dB au-dessus. Phase : de −90° (basses fréquences) à 0° (hautes fréquences), −45° en ω = 1/T.
Question 26 : intérêt du PI
Précision : l'intégrateur est placé avant le point d'entrée de la perturbation, ce qui rétablit εpert = 0 (le retour de pression avait fait perdre cette propriété). Stabilité : en choisissant 1/T nettement inférieur à la pulsation de coupure, le déphasage ajouté y est faible et les marges sont peu modifiées. Rapidité : quasiment inchangée.
Question 27 : lecture du lieu de Black
Au croisement de l'axe 0 dB, la phase vaut environ −137°, soit Mφ ≈ 43° à 45°. Au croisement de −180°, le gain vaut environ −12,5 dB, soit MG ≈ 12 à 13 dB (lectures graphiques). Les deux marges sont dans les intervalles du cahier des charges : la correction retenue est satisfaisante.
💡 À retenir pour ce concours : en Sciences Industrielles MP (CNC), maîtrisez la SADT A-0 et A0 ; le Grafcet avec divergences et convergences en ET et le calcul d'un temps de cycle (partie commune + maximum des branches parallèles) ; les liaisons équivalentes en série et en parallèle, la formule h = m − 6γ + Ic et l'interprétation de mu et mi ; le CIR et la composition des vitesses en cinématique graphique ; les lois de Coulomb et le théorème de l'énergie cinétique (bilan des puissances intérieures et extérieures) ; la modélisation d'un vérin hydraulique (raideur rh = 2BS2/τ) ; le second ordre (dépassement, abaque tr.ωn) ; les marges sur Bode et Black et l'effet des correcteurs P et PI.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1729/نموذج-المباراة-الوطنية-المشتركة-CNC-2007-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
