
نموذج المباراة الوطنية المشتركة CNC 2003: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1725/نموذج-المباراة-الوطنية-المشتركة-CNC-2003-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2003)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2003
- عدد الصفحات
- 17
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN
D'ADMISSION AUX GRANDES ECOLES D'INGENIEURS MAROCAINES
Session: 2003
Epreuve de Sciences Industrielles
Durée : 4 heures
Composition du sujet :
Le sujet comporte :
-Enoncé dusujet : 808865.
- Documents : 6 Documents.
- Documents réponses : 2 Documents réponses.
Recommandations :
I] est recommandé au candidat de lire la totalité du sujet.
L'épreuve est constituée de plusieurs parties indépendantes .
I] est demandé de rappeler , sur la copie , le numéro de la question avant de développer la réponse.
La rédaction des réponses sera la plus concise possible : on évitera de trop longs développements des
calculs en laissant subsister les articulations du raisonnement.
Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d’énoncé, il le signalera sur sa
copie et devra poursuivre sa composition .
Aucun document supplémentaire n'est autorisé.
Les calculatrices sont autorisées.
En fin de l'épreuve, le candidat doit rendre :
- La copie d'examen soigneusement paginée.
- Les documents réponses .
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Session 2003
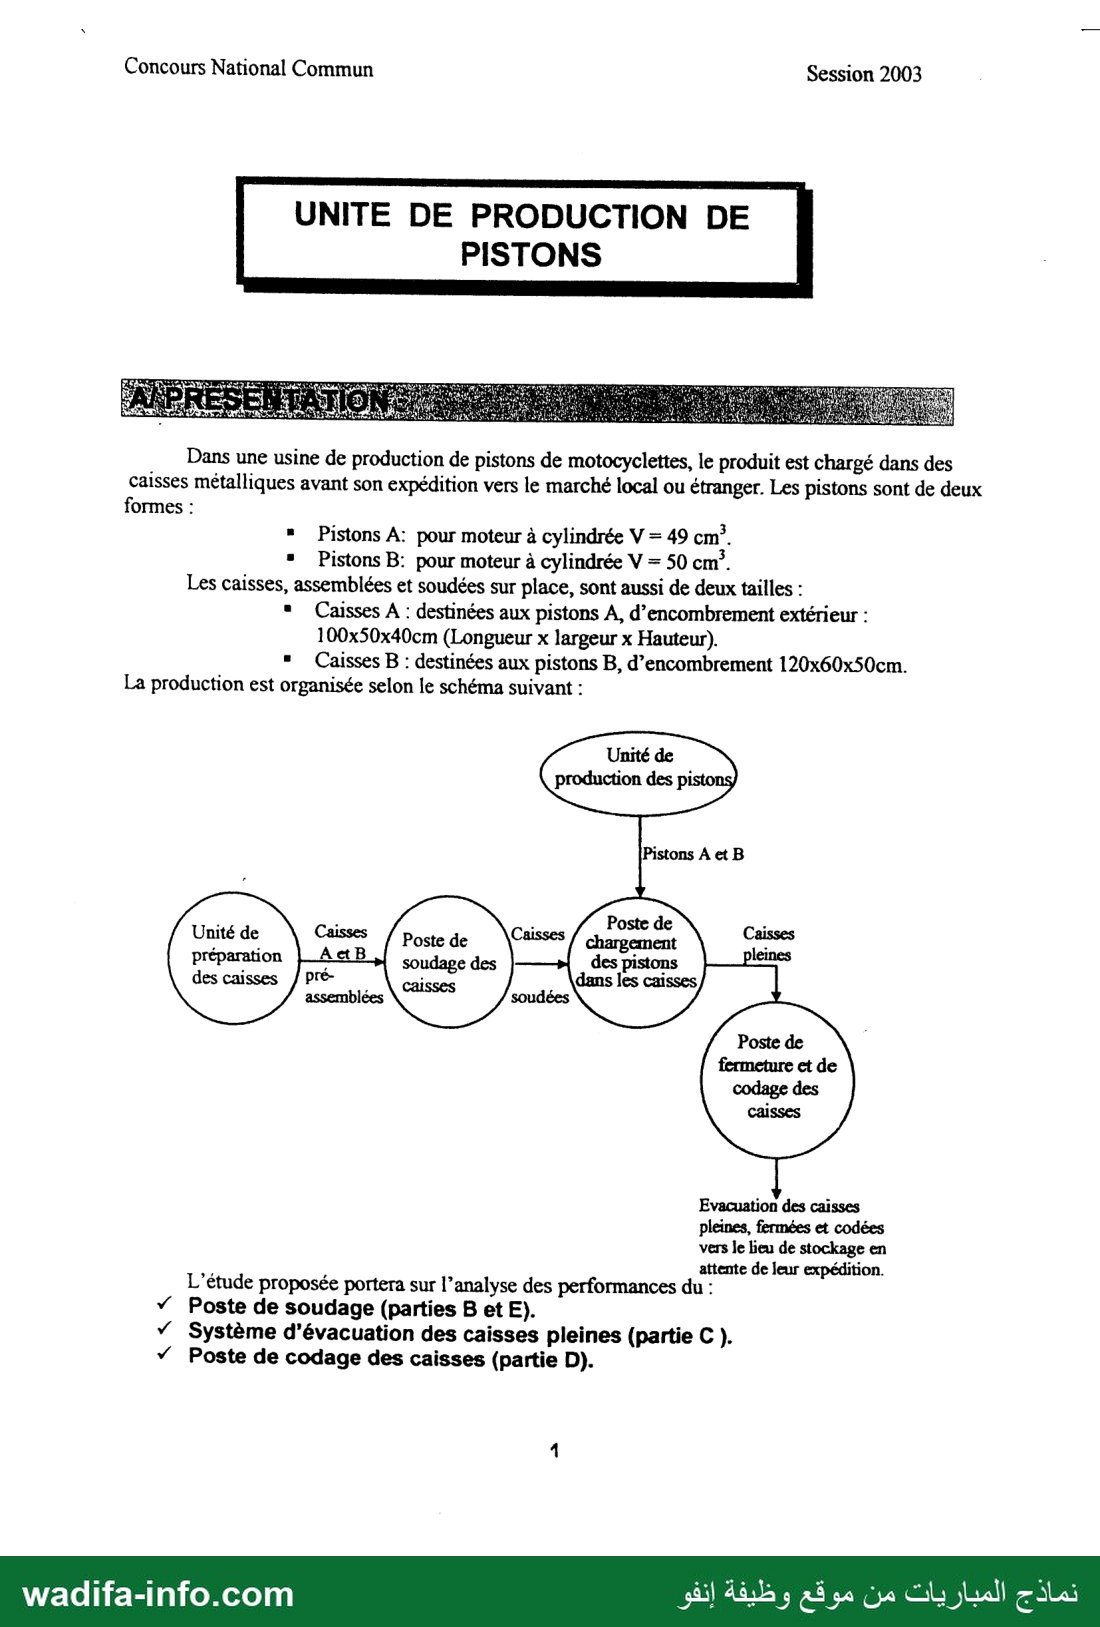
UNITE DE PRODUCTION DE
PISTONS
Dans une usine de production de pistons de motocyclettes, le produit est chargé dans des
caisses métalliques avant son expédition vers le marché local ou étranger. Les pistons sont de deux
formes :
* Pistons A: pour moteur à cylindrée V = 49 cm”.
= Pistons B: pour moteur à cylindrée V = 50 cm”.
Les caisses, assemblées et soudées sur place, sont aussi de deux tailles :
* Caisses À : destinées aux pistons A, d’encombrement extérieur :
100x50x40cm (Longueur x largeur x Hauteur).
= Caisses B : destinées aux pistons B, d’encombrement 120x60x50cm.
La production est organisée selon le schéma suivant :
Evacuation des caisses
pleines, fermées et codées
vers le lieu de stockage en
attente de leur expédition.
L'étude proposée portera sur l’analyse des performances du :
y Poste de soudage (parties B et E).
Ÿ Système d'évacuation des caisses pleines (partie C ).
y Poste de codage des caisses (partie D).
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun
عد لسوتي مج و رات لخلا
cé جا لما كم حي حا ا
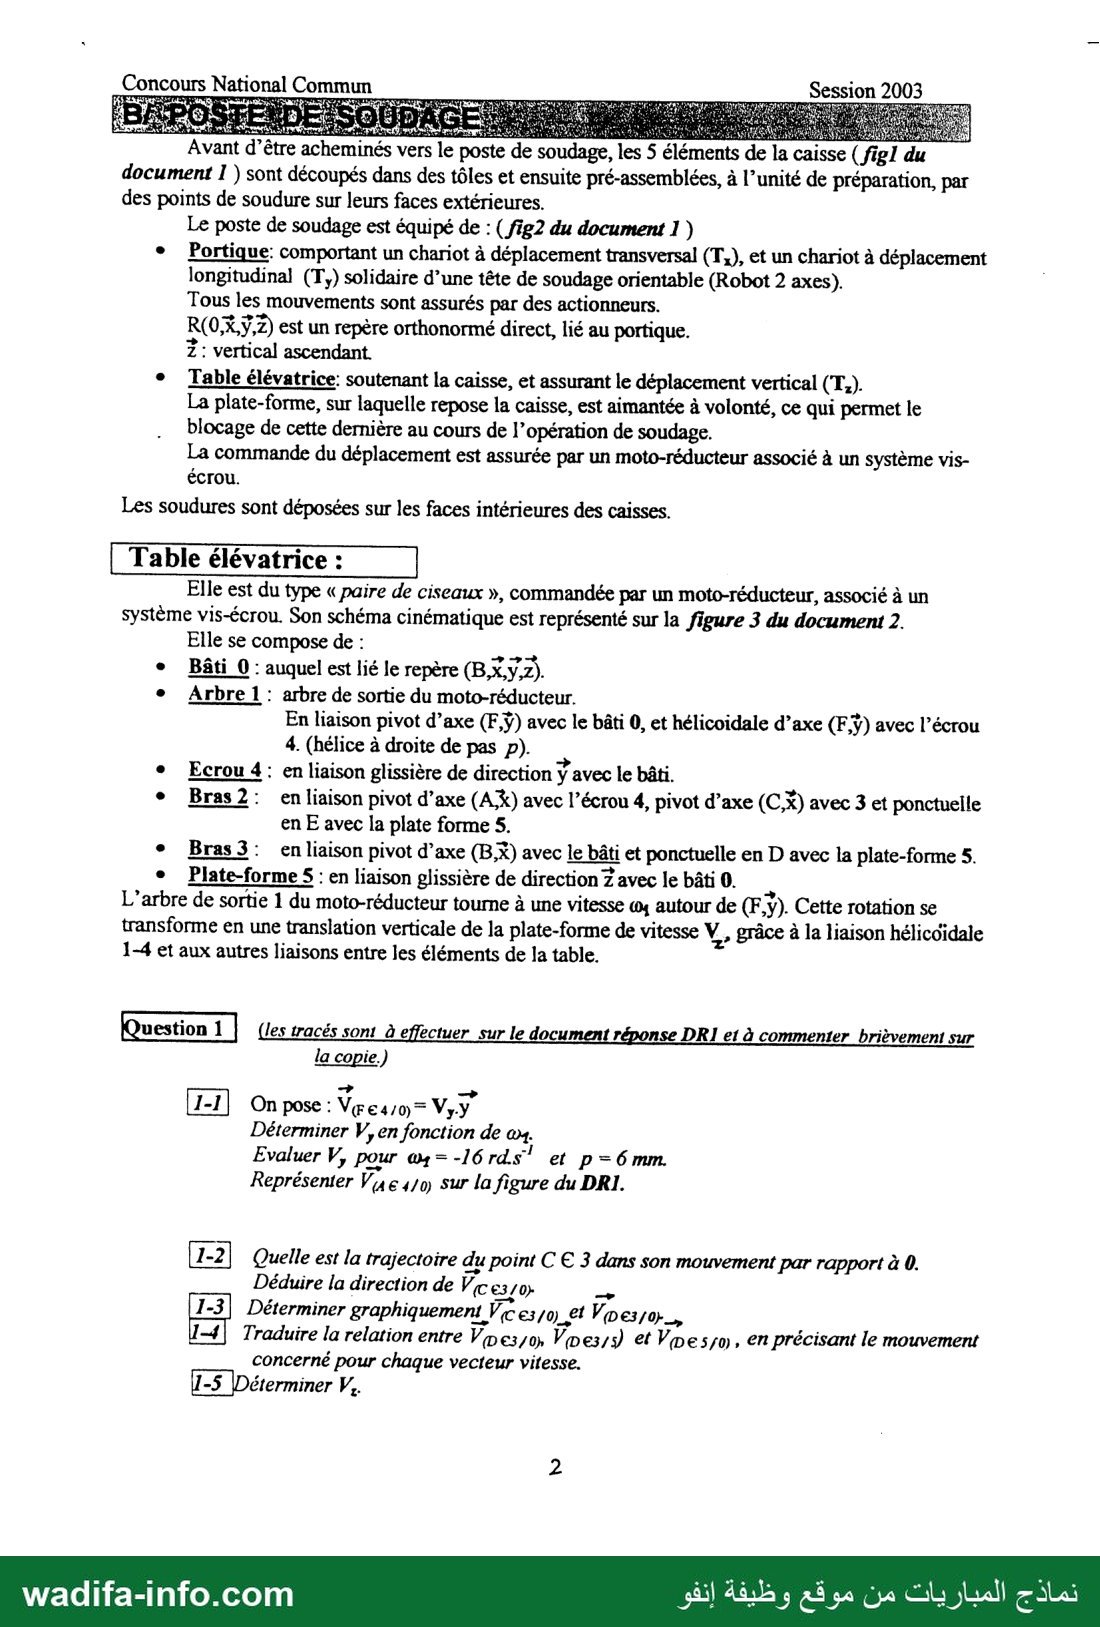
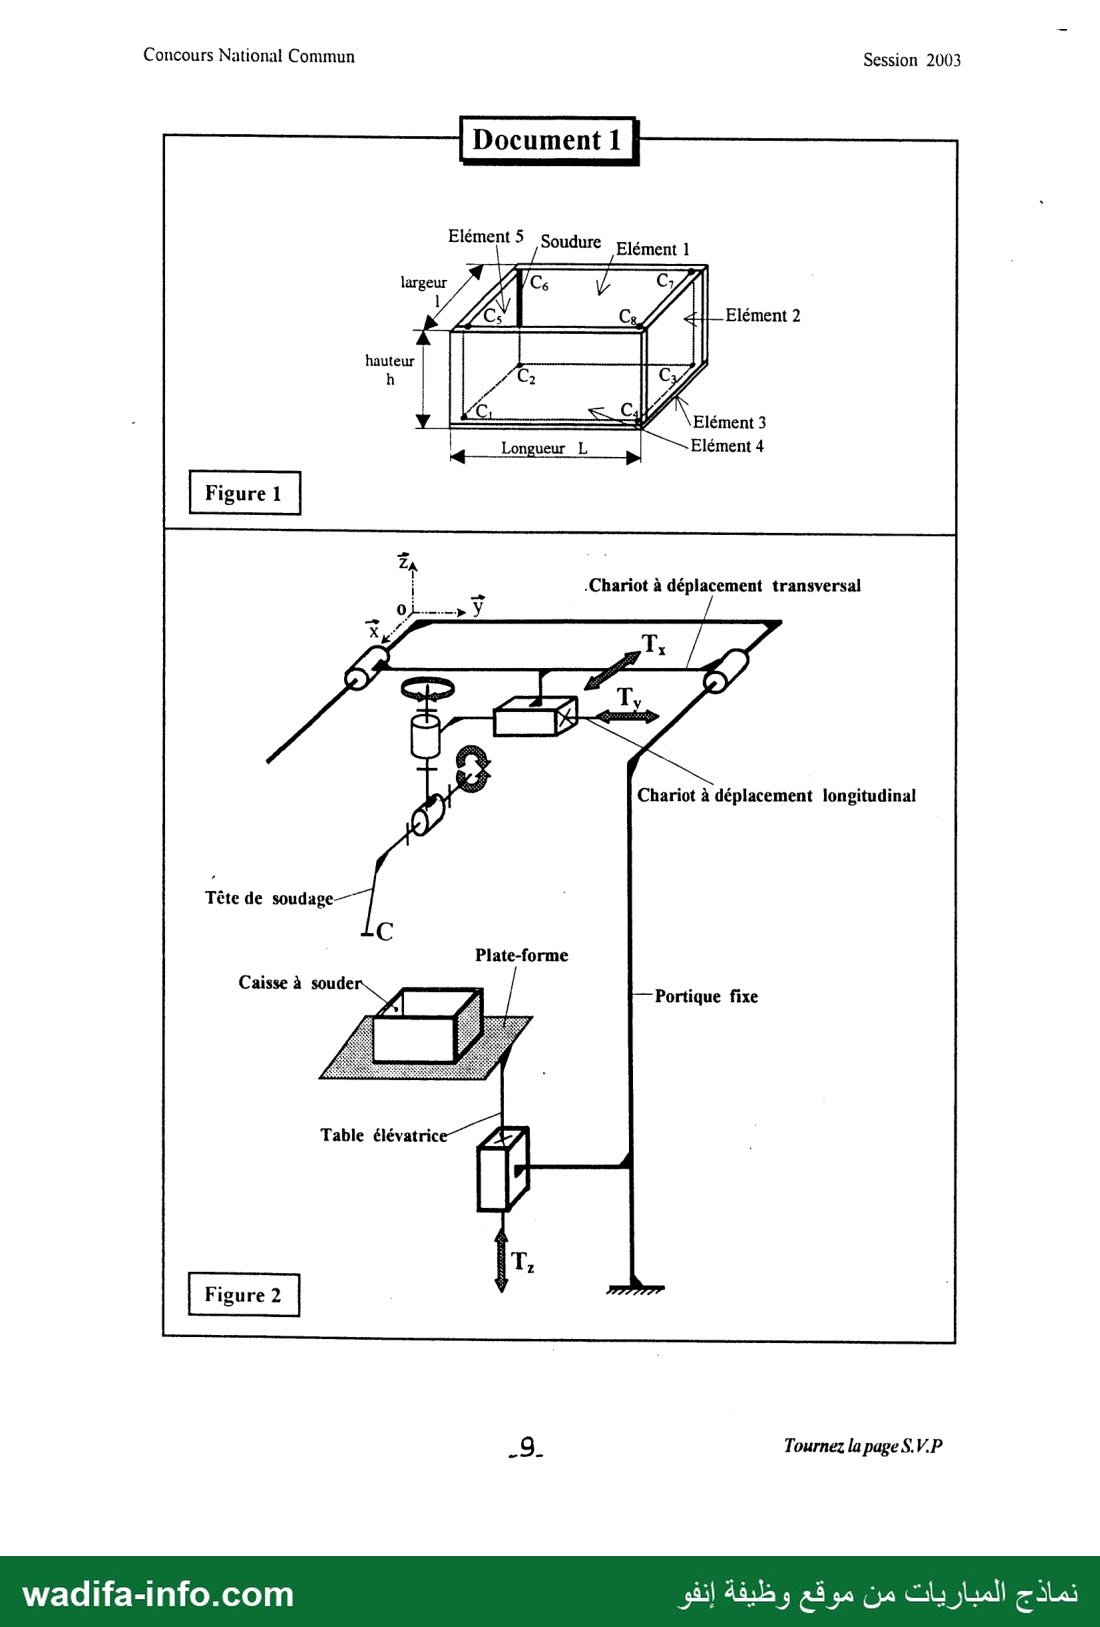
Avant d’être acheminés vers le poste de soudage, les 5 éléments de la caisse (fig! du
document 1 ) sont découpés dans des tôles et ensuite pré-assemblées, à l’unité de préparation, par
des points de soudure sur leurs faces extérieures.
Le poste de soudage est équipé de : ( fig2 du document 1 )
« Portique: comportant un chariot à déplacement transversal (T,), et un chariot à déplacement
longitudinal (T,) solidaire d’une tête de soudage orientable (Robot 2 axes).
Tous les mouvements sont assurés par des actionneurs.
R(0X,ÿ,2) est un repère orthonormé direct, lié au portique.
Z : vertical ascendant.
e Table élévatrice: soutenant la caisse, et assurant le déplacement vertical (T,).
La plate-forme, sur laquelle repose la caisse, est aimantée à volonté, ce qui permet le
blocage de cette dernière au cours de l’opération de soudage.
La commande du déplacement est assurée par un moto-réducteur associé à un système vis-
écrou.
Les soudures sont déposées sur les faces intérieures des caisses.
Table élévatrice :
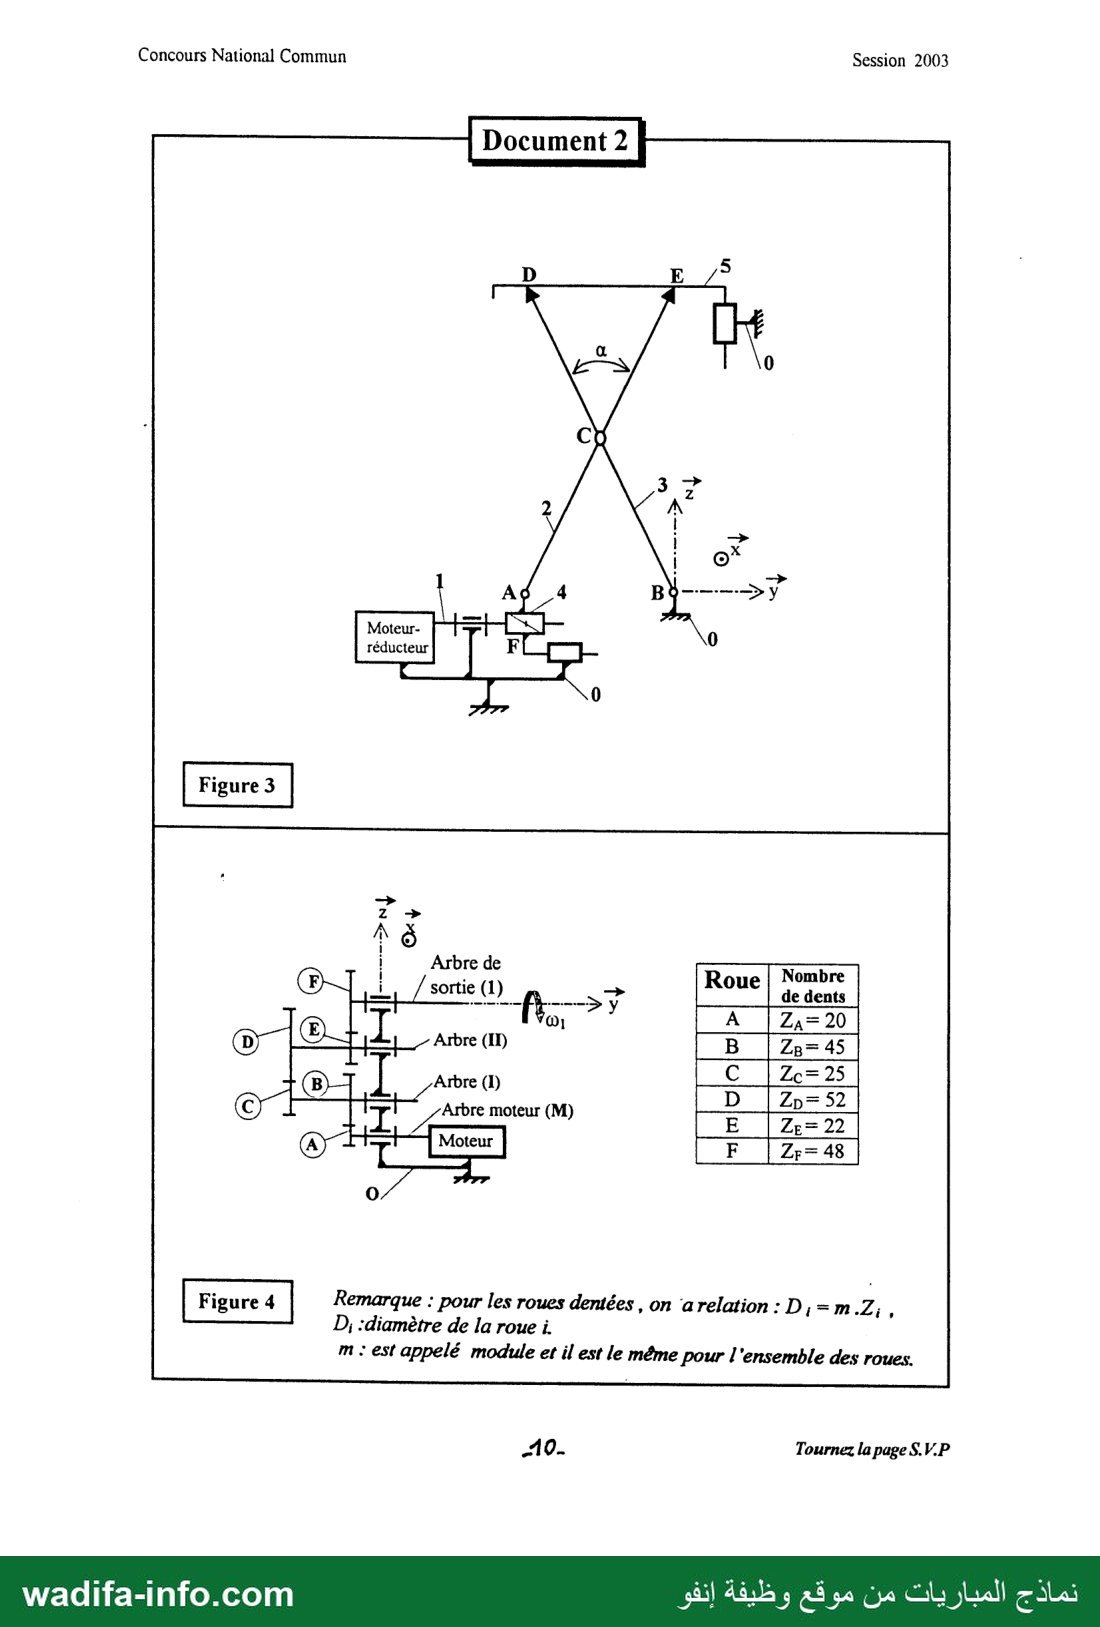
Elle est du type « paire de ciseaux », commandée par un moto-réducteur, associé à un
système vis-écrou. Son schéma cinématique est représenté sur la figure 3 du document 2.
Elle se compose de :
« Bâti 0: auquel est lié le repère (B.Xy.2).
e Arbre 1 : arbre de sortie du moto-réducteur.
En liaison pivot d’axe (F,ÿ) avec le bâti 0, et hélicoidale d’axe (F.ÿ) avec l’écrou
4. (hélice à droite de pas p).
e Ecrou 4: en liaison glissière de direction ÿ avec le bâti.
+ Bras2: enliaison pivot d’axe (AX) avec l’écrou 4, pivot d’axe (C,X) avec 3 et ponctuelle
en E avec la plate forme 5.
e Bras3: enÛliaison pivot d’axe (B.X) avec le bâti et ponctuelle en D avec la plate-forme 5.
e Plate-forme S : en liaison glissière de direction Z avec le bâti 0. R
L'arbre de sortie 1 du moto-réducteur tourne à une vitesse يم autour de (F,y). Cette rotation se
transforme en une translation verticale de la plate-forme de vitesse ميا grâce à la liaison hélicoidale
1-4 et aux autres liaisons entre les éléments de la table.
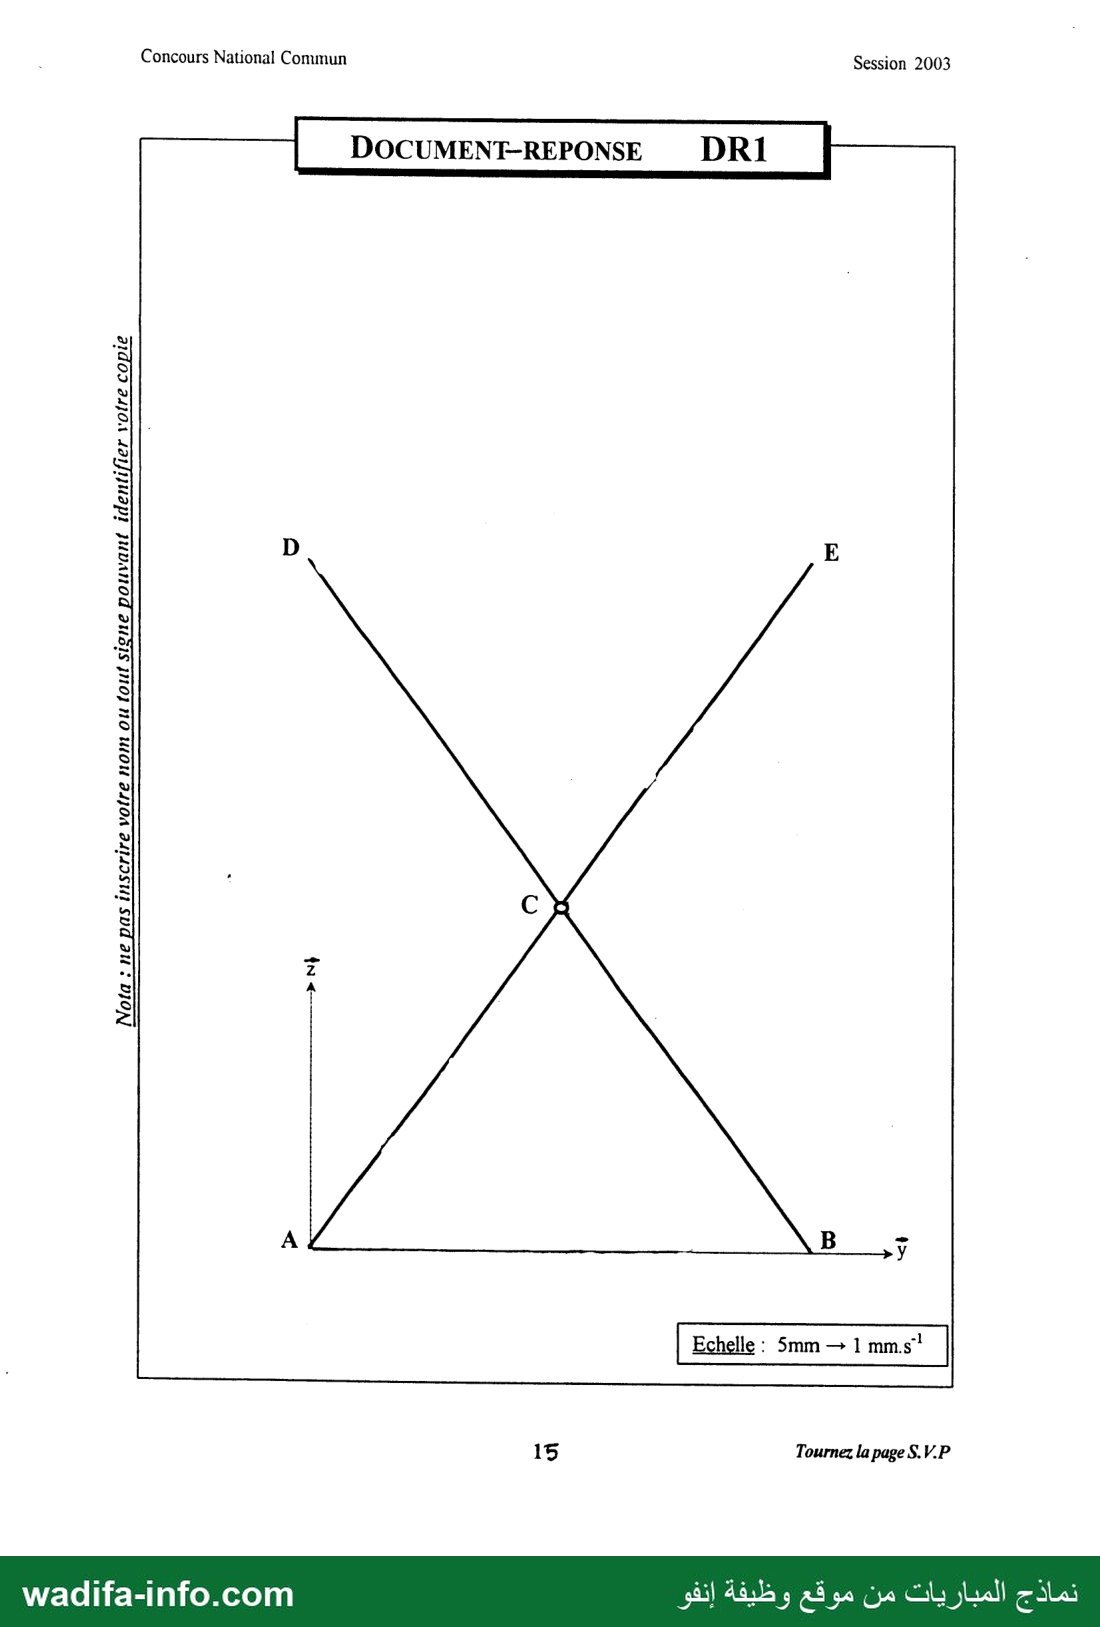
(Question 1 | (les tracés sont à effectuer sur le document réponse DRI et à commenter brièvement sur
la copie.
1-1} On pose : V@e4v0)= بجرلا
Déterminer V, en fonction de ينه
Evaluer V, pour w,=-16rds" et حم
Représenter V(a 6 4/0) sur la figure du DRI.
1-2| Quelle est la trajectoire du point C € 3 dans son mouvement par rapport à 0.
Déduire la direction de ب روريم
Déterminer graphiquement Ve مآ نورت e3/0_,
Traduire la relation entre وريم ا مورت مآ et Vm_e 5/0), en précisant le mouvement
concerné pour chaque vecteur vitesse.
1-5 \Déterminer 2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun
Cette solution (certes, simple à réaliser et moins coûteuse, n’a pas apporté entière
satisfaction en raison du glissement provoqué en D et E entre les bras et la plate-
forme. Les pertes d’énergie sont alors importantes et Les organes s’usent
rapidement ; ce qui altère la précision des déplacements.
Proposer le schéma cinématique ou d'architecture d’une autre solution permettant
de combler ces défauts.
Session 2003
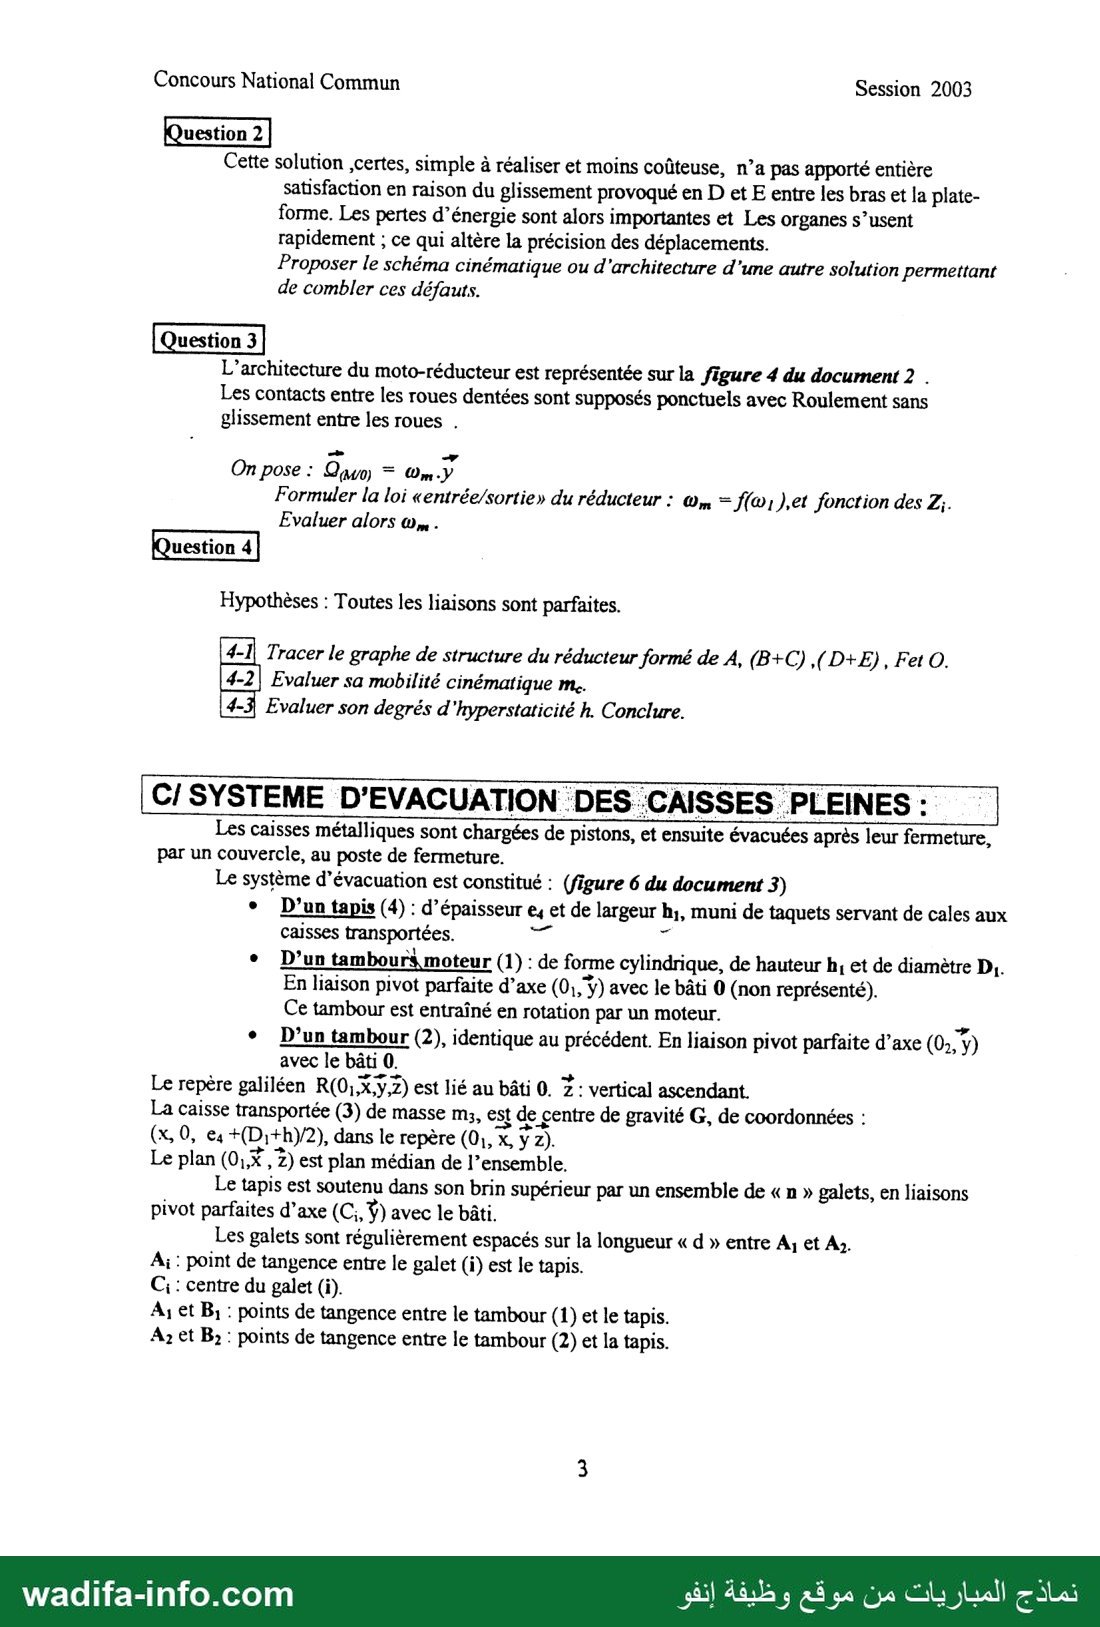
L'architecture du moto-réducteur est représentée sur la figure 4 du document 2 .
Les contacts entre les roues dentées sont supposés ponctuels avec Roulement sans
glissement entre les roues .
On pose : Quwo) = Om y
Formuler la loi «entrée/sortie» du réducteur : رسا = مت ),et fonction des 2.
Evaluer alors 0m -
Hypothèses : Toutes les liaisons sont parfaites.
Tracer le graphe de structure du réducteur formé de A, (B+ C) (D+E), Fet 0
Evaluer sa mobilité cinématique m,.
Evaluer son degrés d'hyperstaticité h. Conclure.
C/ SYSTEME D'EVACUATION DES C AISSES PLEINES :
Les caisses métalliques sont chargées de pistons, et ensuite évacuées après leur fermeture,
par un couvercle, au poste de fermeture.
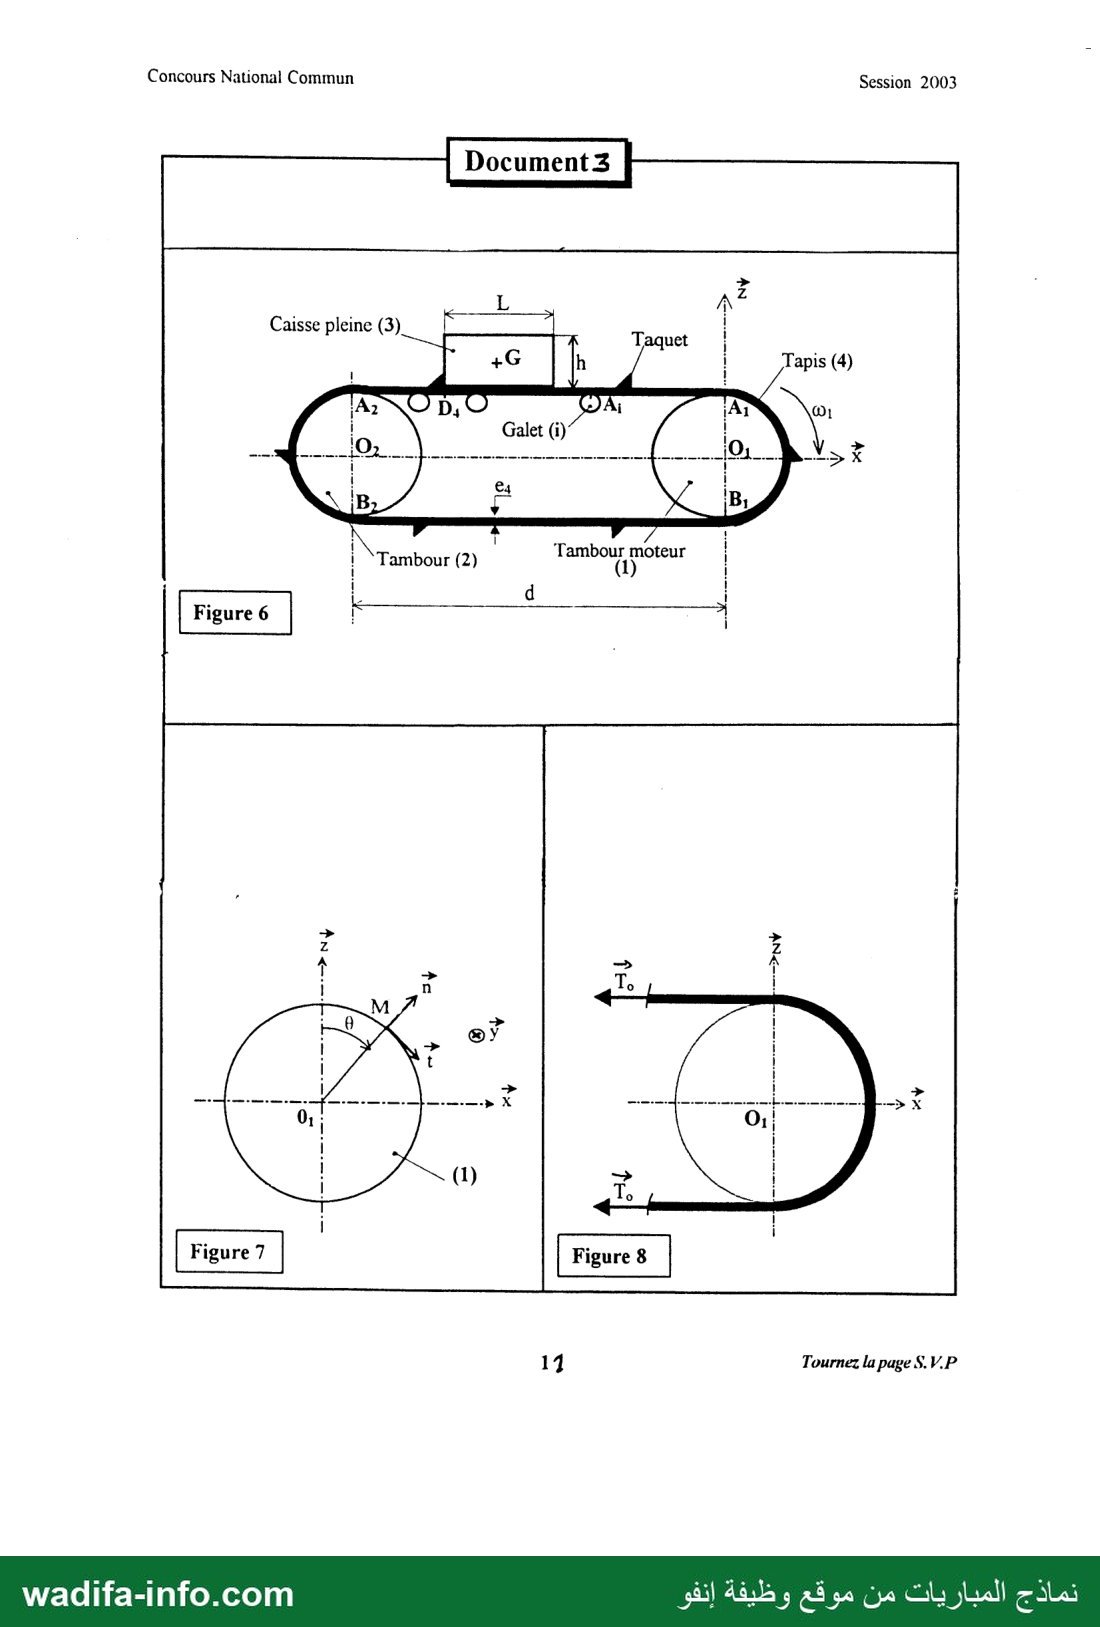
Le système d'évacuation est constitué : (figure 6 du document 3)
e 1 من tapis (4) : d’épaisseur بن et de largeur ,رط muni de taquets servant de cales aux
caisses transportées. SE 7
e D’un tambours moteur (1) : de forme cylindrique, de hauteur يط et de diamètre D,.
En liaison pivot parfaite d’axe (01, ÿ) avec le bâti 0 (non représenté).
Ce tambour est entraîné en rotation par un moteur. ›
D’un tambour (2), identique au précédent. En liaison pivot parfaite d’axe (03, y)
avec le bâti 0.
Le repère galiléen R(0,X;yZ) est lié au bâti 0. Z : vertical ascendant.
La caisse transportée (3) de masse m3, est de centre de gravité G, de coordonnées :
Le plan (0,,X , Z) est plan médian de l’ensemble.
Le tapis est soutenu dans son brin supérieur par un ensemble de « n » galets, en liaisons
pivot parfaites d’axe (C;, Ÿ) avec le bâti.
Les galets sont régulièrement espacés sur la longueur « d » entre A; et Az.
A: : point de tangence entre le galet (i) est le tapis.
C; : centre du galet (i).
رخ et B; : points de tangence entre le tambour (1) et le tapis.
Az et Bz : points de tangence entre le tambour (2) et la tapis.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session 2003
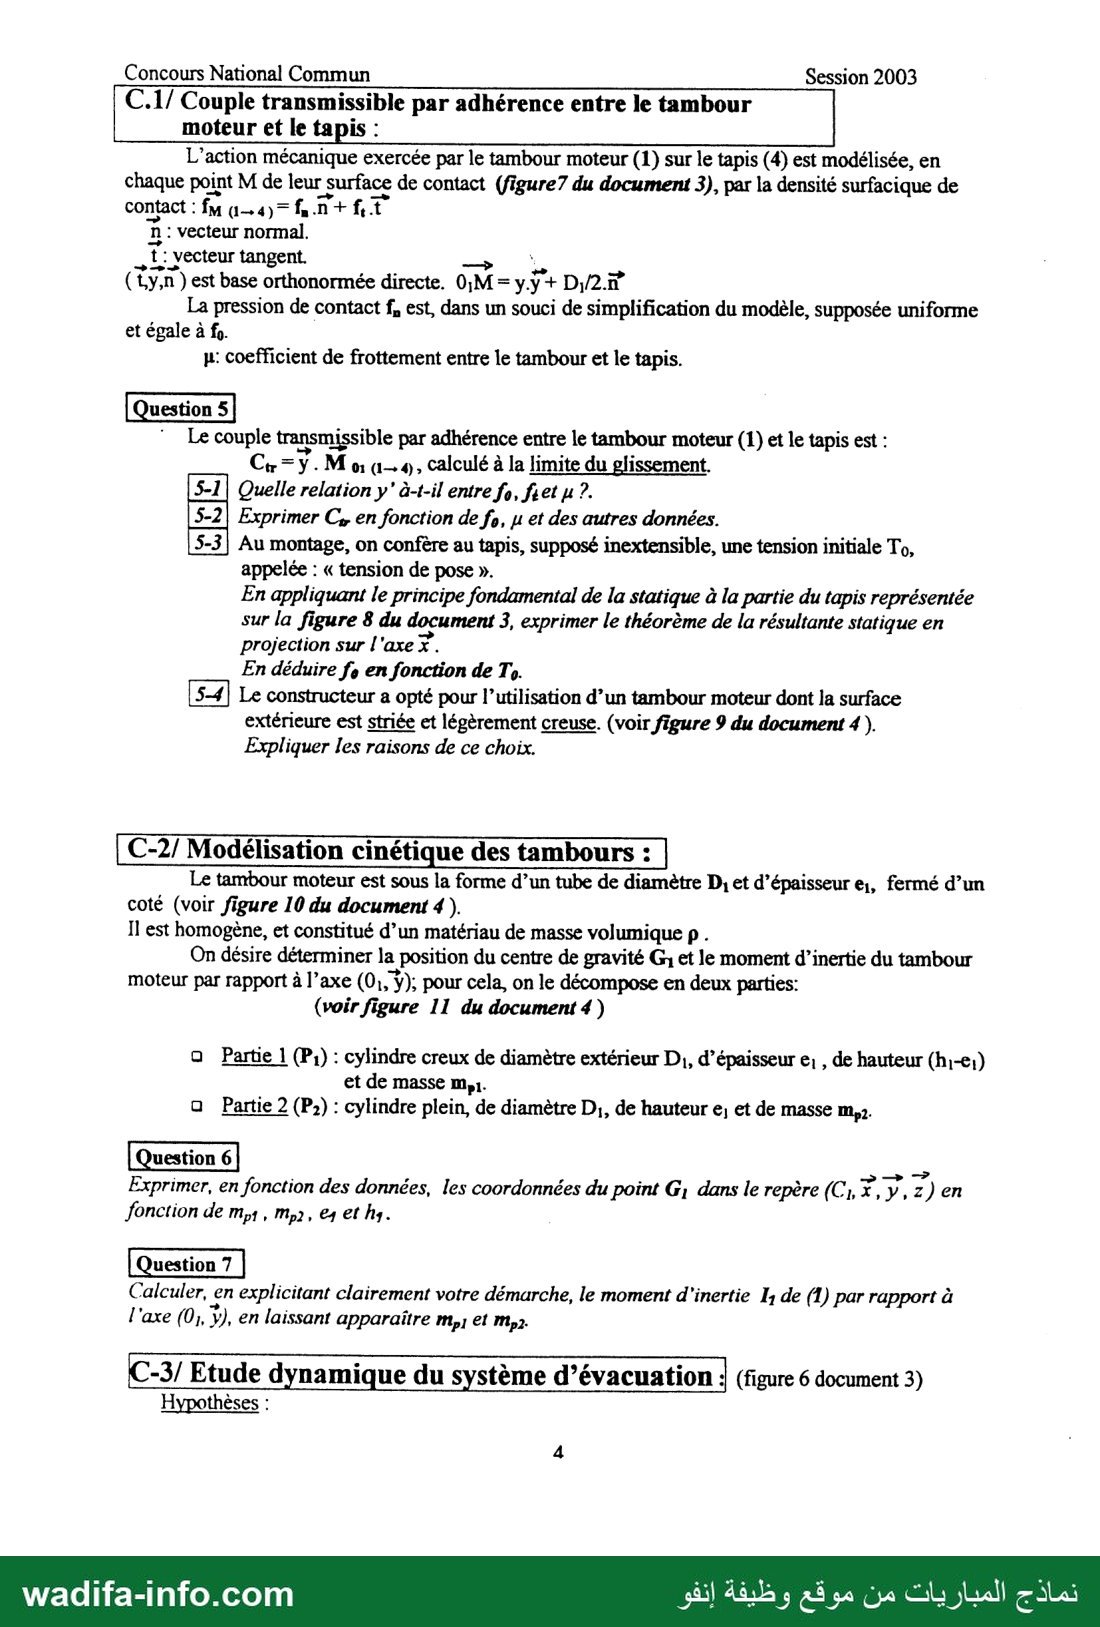
C.1/ Couple transmissible par adhérence entre le tambour
moteur et le tapis :
L'action mécanique exercée par le tambour moteur (1) sur le tapis (4) est modélisée, en
chaque point M de leur r surface de contact (figure7 du document 3), par la densité surfacique de
contact : 71 (1+4)5 fa.n n+ ft
12: vecteur normal.
KL: vecteur tangent.
01 Ly,n ñ ) est base orthonormée directe. O,M= y. ; y+ 0/2.
La pression de contact fa est, dans un souci de simplification du modèle, supposée uniforme
et égale à fo.
coefficient de frottement entre le tambour et le tapis. لز
Le couple transmissible par adhérence entre le tambour moteur (1) et le tapis est :
Ce = y. M ,رومن :ه calculé à la limite du glissement.
Quelle relation y’ à-t-il entre fo, fret y ?.
Exprimer جنا en fonction de fo, y et des autres données.
Au montage, on confère au tapis, supposé inextensible, une tension initiale To,
appelée : « tension de pose ».
En appliquant le principe fondamental de la statique à la partie du tapis représentée
sur la figure 8 du document 3, exprimer le théorème de la résultante statique en
projection sur l'axe À.
En déduire fe en fonction de T:.
Le constructeur a opté pour l’utilisation d’un tambour moteur dont la surface
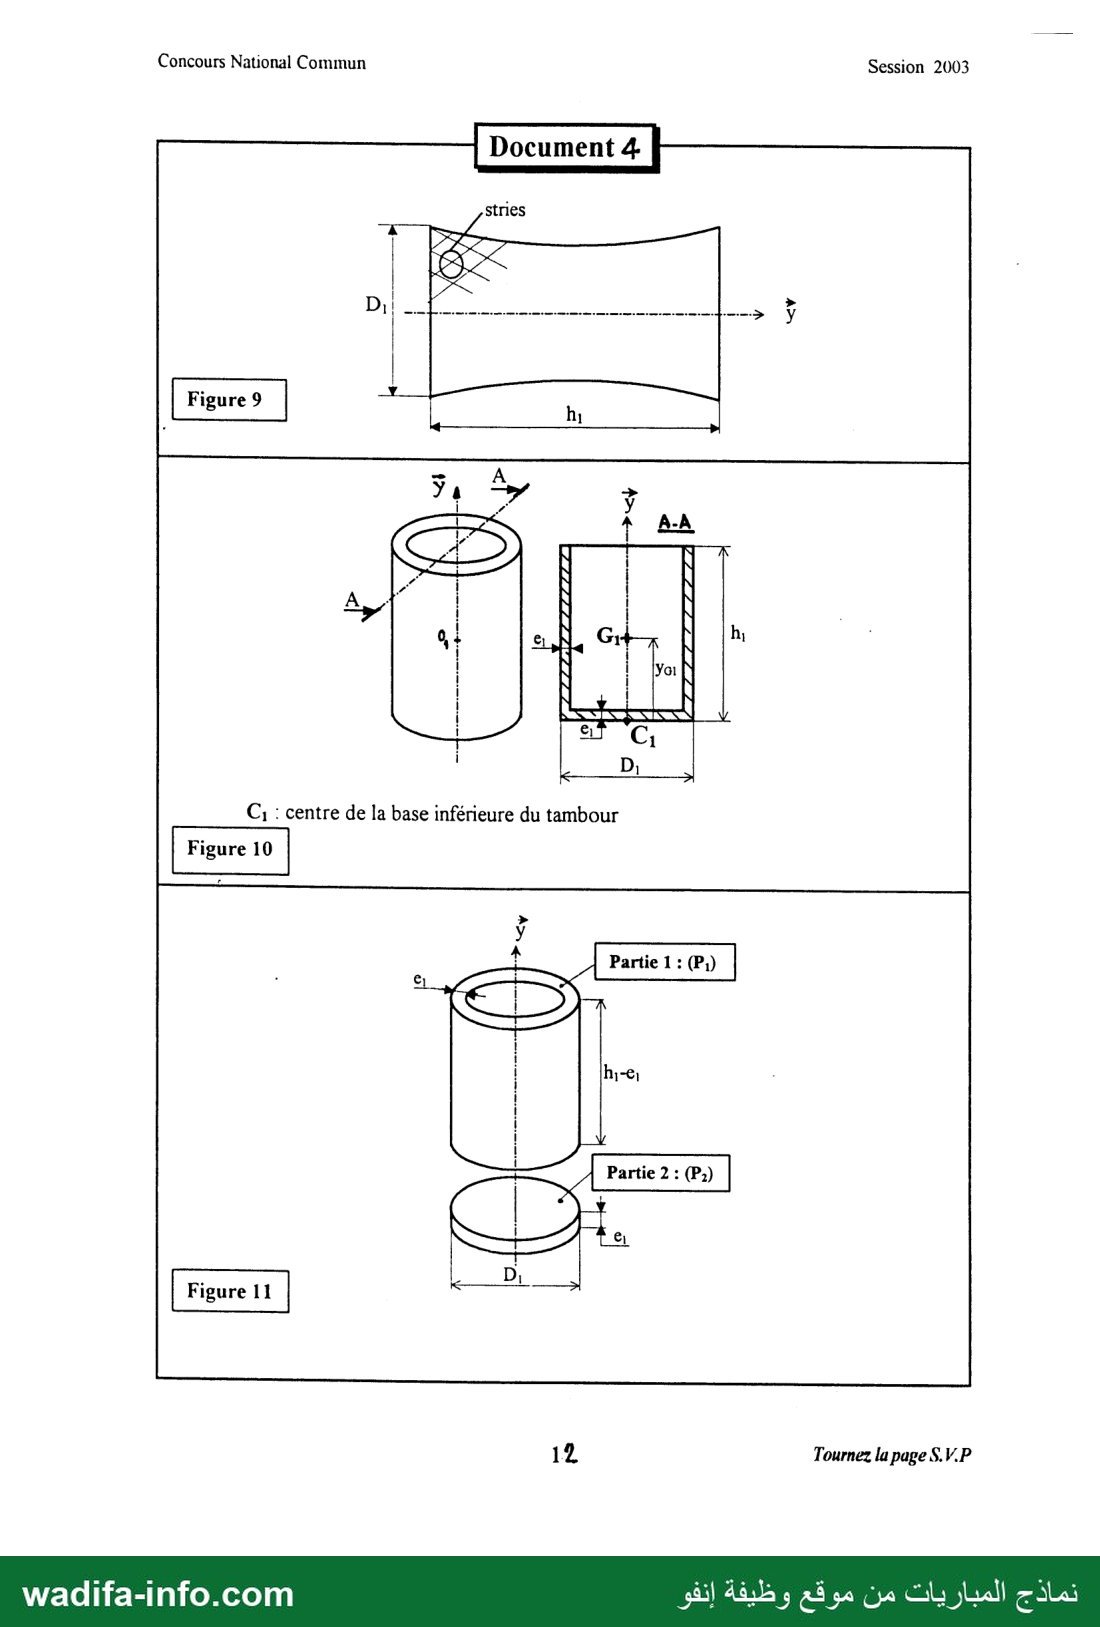
extérieure est striée et légèrement creuse. (voir figure 9 du document 4 ).
Expliquer les raisons de ce choix.
C-2/ Modélisation cinétique des tambours :
Le tambour moteur est sous la forme d’un tube de diamètre D, et d’épaisseur بن fermé d’un
coté (voir figure 10 du document 4 ).
Il est homogène, et constitué d’un matériau de masse volumique م .
On désire déterminer la a position du centre de gravité Gy et le moment d’inertie du tambour
moteur par rapport à l’axe (01, ÿ); pour cela, on le décompose en deux parties:
(voir figure 11 du document 4 )
Q Partie | (P;) : cylindre creux de diamètre extérieur D), d’épaisseur e, , de hauteur (ت-رط)
et de masse mp1.
o Partie 2 (P;) : cylindre plein, de diamètre ,رط de hauteur ن et de masse mp2.
Exprimer, en fonction des données, les coordonnées du point رج dans le repère (CE x, y, z 7) en
fonction de mp1, Mp2, €4 et hs.
Calculer, en explicitant clairement votre démarche, le moment d'inertie 1, de (1) par rapport à
l'axe (0), ÿ), en laissant apparaître mp; et mp2.
-3/ Etude dynamique du système d’évacuation ; (figure 6 document 3)
Hypothèses :
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session 2003
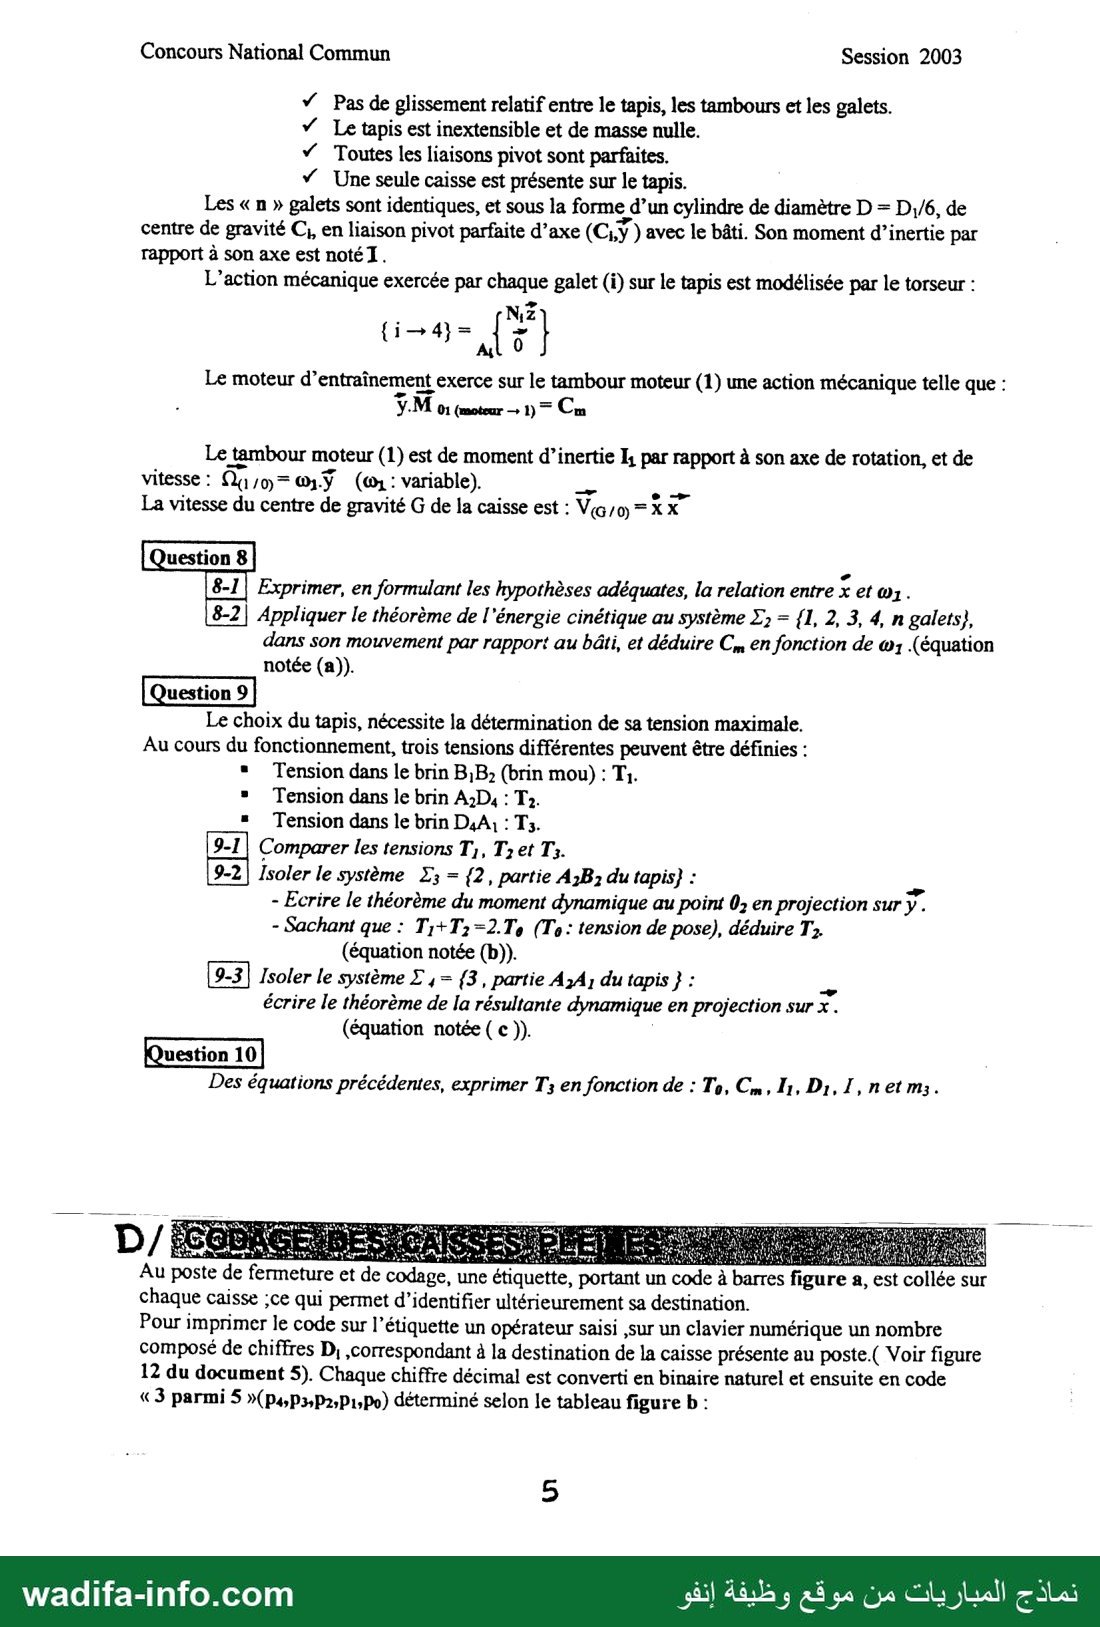
Pas de glissement relatif entre le tapis, les tambours et les galets. ؟
Ÿ Le tapis est inextensible et de masse nulle.
Ÿ Toutes les liaisons pivot sont parfaites.
Ÿ Une seule caisse est présente sur le tapis.
Les « n » galets sont identiques, et sous la forme d’un cylindre de diamètre D = Dy/6, de
centre de gravité C, en liaison pivot parfaite d’axe )7 ) avec le bâti. Son moment d’inertie par
rapport à son axe est noté T .
L'action mécanique exercée par chaque galet (i) sur le tapis est modélisée par le torseur :
A,l 0
Le moteur d’entraînement exerce sur le tambour moteur (1) une action mécanique telle que :
ÿM 01 (moteur — 1) 7 Cm
Le tambour moteur (1) est de moment d’inertie I, par rapport à son axe de rotation, et de
vitesse : Ma /0) = 0,1. ÿ (y : variable). _ ا
La vitesse du centre de gravité 6 de la caisse est : ورم = X x
Exprimer, en formulant les hypothèses adéquates, la relation entre x et 0
82-2 Appliquer le théorème de l'énergie cinétique au système Ez = {1, 2, 3, 4, n galets},
dans son mouvement par rapport au bâti, et déduire C, en fonction de ره (équation
notée (a)).
Le choix du tapis, nécessite la détermination de sa tension maximale.
Au cours du fonctionnement, trois tensions différentes peuvent être définies :
« Tension dans le brin B,B; (brin mou) : ٠
» Tension dans le brin A2D4 : :
= Tension dans le brin D4A, : T3.
Comparer les tensions T,, T2 et T3.
9-2 | Isoler le système 3 = {2, partie A,B2 du tapis} : -
- Ecrire le théorème du moment dynamique au point 07 en projection sur y .
- Sachant que : T1+T7=2.Te (To : tension de pose), déduire Tz.
(équation notée (b)).
Isoler le système £ 4 = {3 , partie AzA; du tapis } : +
écrire le théorème de la résultante dynamique en projection sur x.
(équation notée ) )).
Des équations précédentes, exprimer و1 en fonction de : To, Cm, 12 D1, 1, n et m3.
t de codage, une étiquette, portant un code à barres figure a, est collée sur
chaque caisse ;ce qui permet d'identifier ultérieurement sa destination.
Pour imprimer le code sur l’étiquette un opérateur saisi ,sur un clavier numérique un nombre
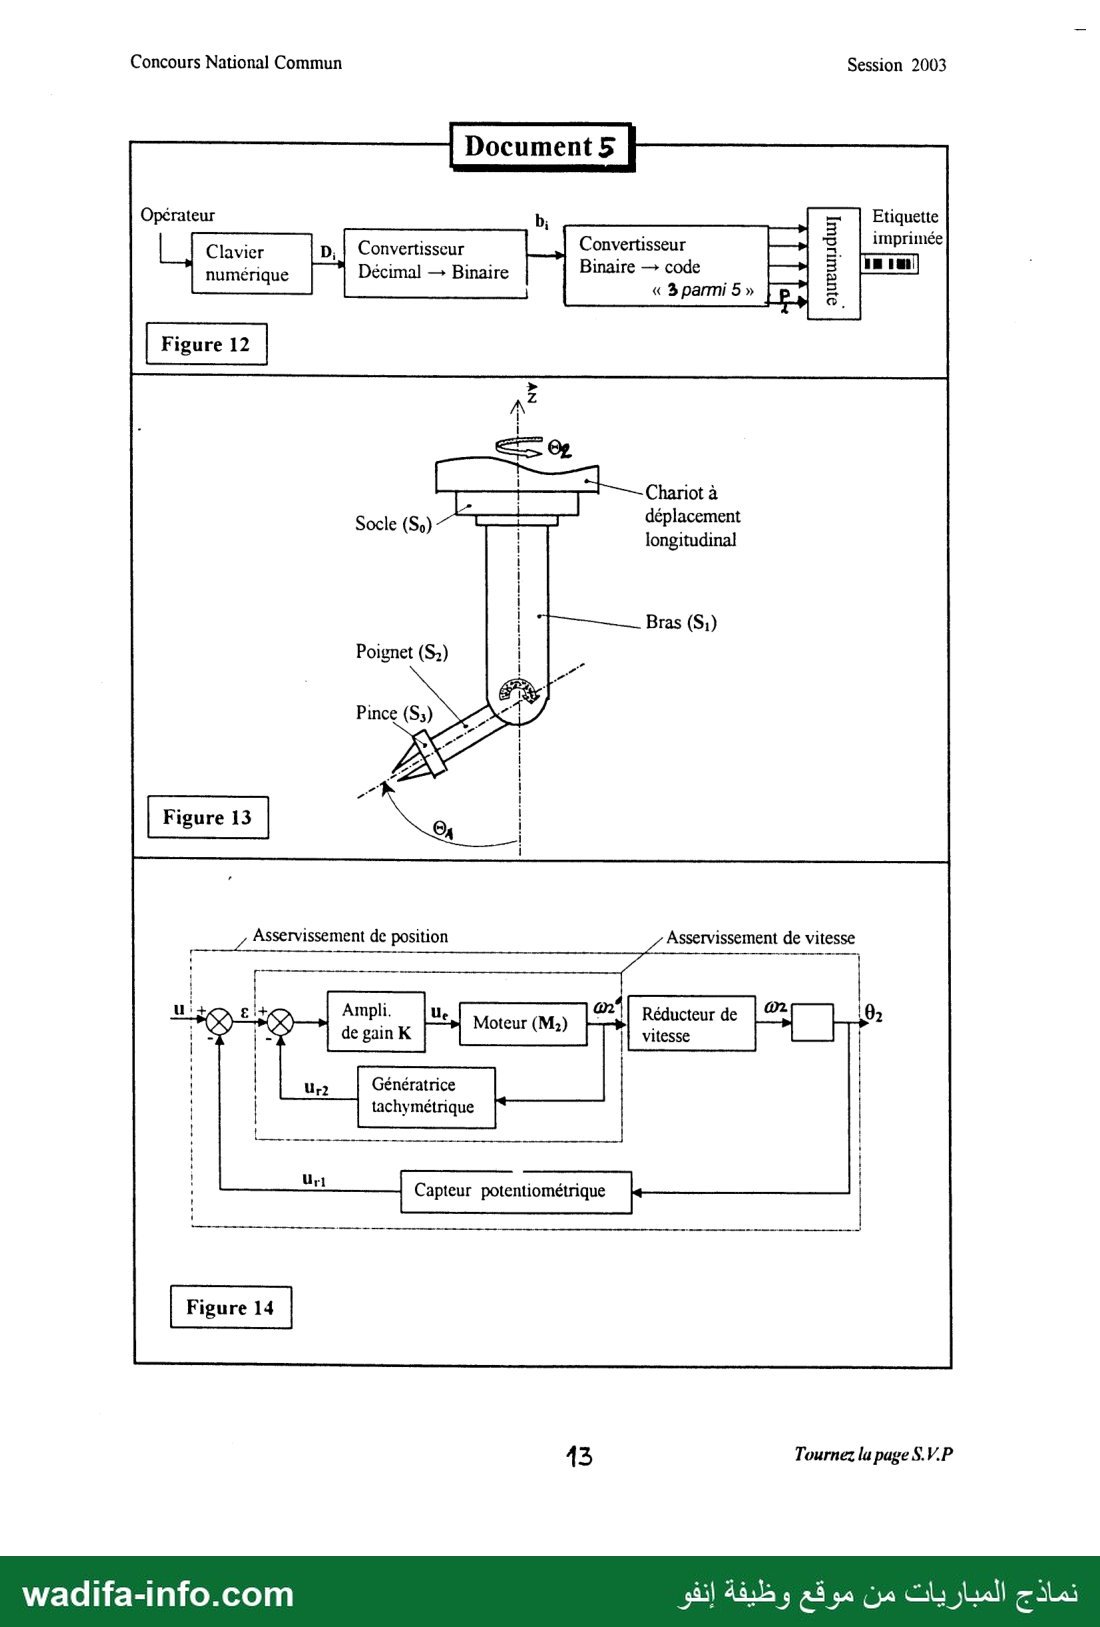
composé de chiffres Dj ,correspondant à la destination de la caisse présente au poste.( Voir figure
12 du document 5). Chaque chiffre décimal est converti en binaire naturel et ensuite en code
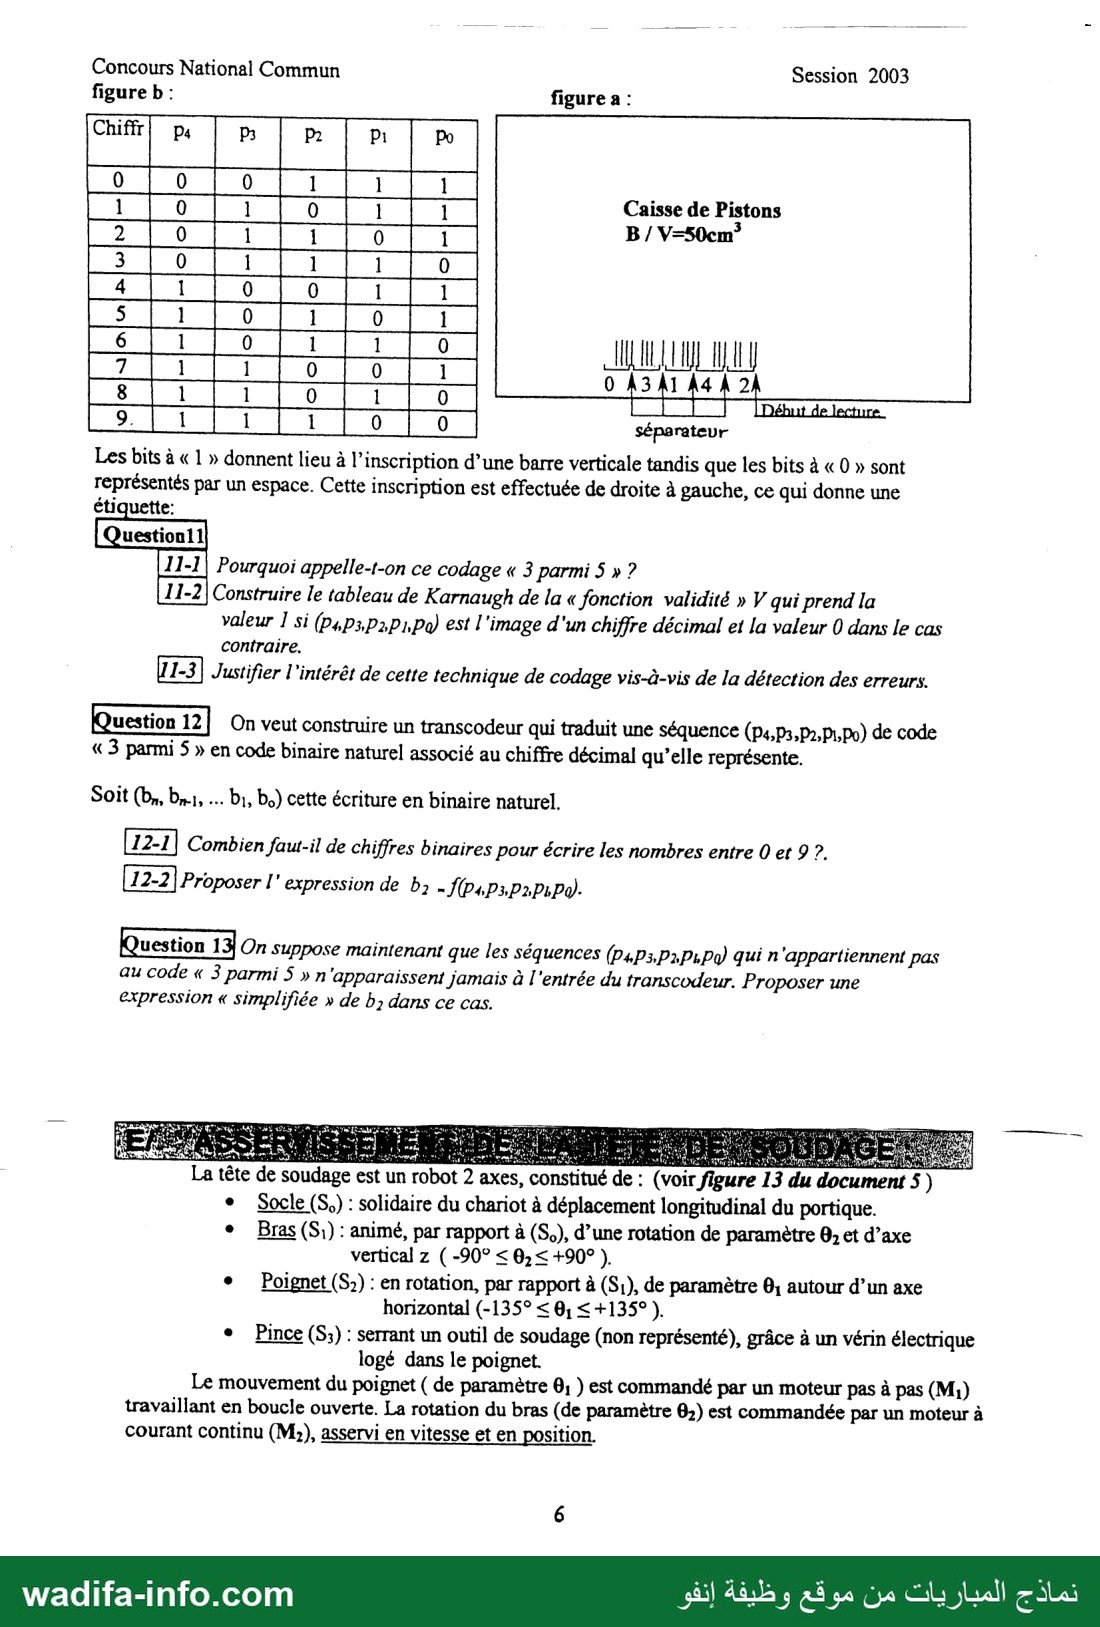
«3 parmi 5 »(Pa,p3,P2»PrsPo) déterminé selon le tableau figure b :
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session 2003
figure b : figure a :
Caisse de Pistons
B / V=50cm*
séparateur
Les bits à « 1 » donnent lieu à l’inscription d’une barre verticale tandis que les bits à « 0 » sont
représentés par un espace. Cette inscription est effectuée de droite à gauche, ce qui donne une
étiquette:
Pourquoi appelle-t-on ce codage « 3 parmi 5 » ?
Construire le tableau de Karnaugh de la « fonction validité » V qui prend la
valeur 1 si (PsPsP2PnPo) est l'image d'un chiffre décimal et la valeur 0 dans le cas
contraire.
Justifier l'intérêt de cette technique de codage vis-à-vis de la détection des erreurs.
On veut construire un transcodeur qui traduit une séquence (Ps,P3,P2,P1,po) de code
« 3 parmi 5 » en code binaire naturel associé au chiffre décimal qu’elle représente.
Soit (bn, روت … Di, bo) Cette écriture en binaire naturel.
Combien faut-il de chiffres binaires pour écrire les nombres entre 0 et 97.
7
Proposer l'expression de رط SD4P3P2PrPd)-
On suppose maintenant que les séquences (P4P3,PuPrPo) qui n'appartiennent pas
au code « 3 parmi 5 » n'apparaissent jamais à l'entrée du transcodeur. Proposer une
expression « simplifiée » de b dans ce cas.
La tête de soudage est un robot 2 axes, constitué de : (voir figure 13 du document 5 )
e Socle (So) : solidaire du chariot à déplacement longitudinal du portique.
« Bras(S\) : animé, par rapport à (Se), d’une rotation de paramètre 0» et d’axe
vertical z ( -90° › 0:6+909 (٠
e Poignet )52( : en rotation, par rapport à (S,), de paramètre 6, autour d’un axe
horizontal (-13S° › 0, ‹+135° ٠
e Pince (S3) : serrant un outil de soudage (non représenté), grâce à un vérin électrique
logé dans le poignet.
Le mouvement du poignet ( de paramètre 0; ) est commandé par un moteur pas à pas (M)
travaillant en boucle ouverte. La rotation du bras (de paramètre 04) est commandée par un moteur à
courant continu (M), asservi en vitesse et en position.
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 8 —
Concours National Commun Session 2003
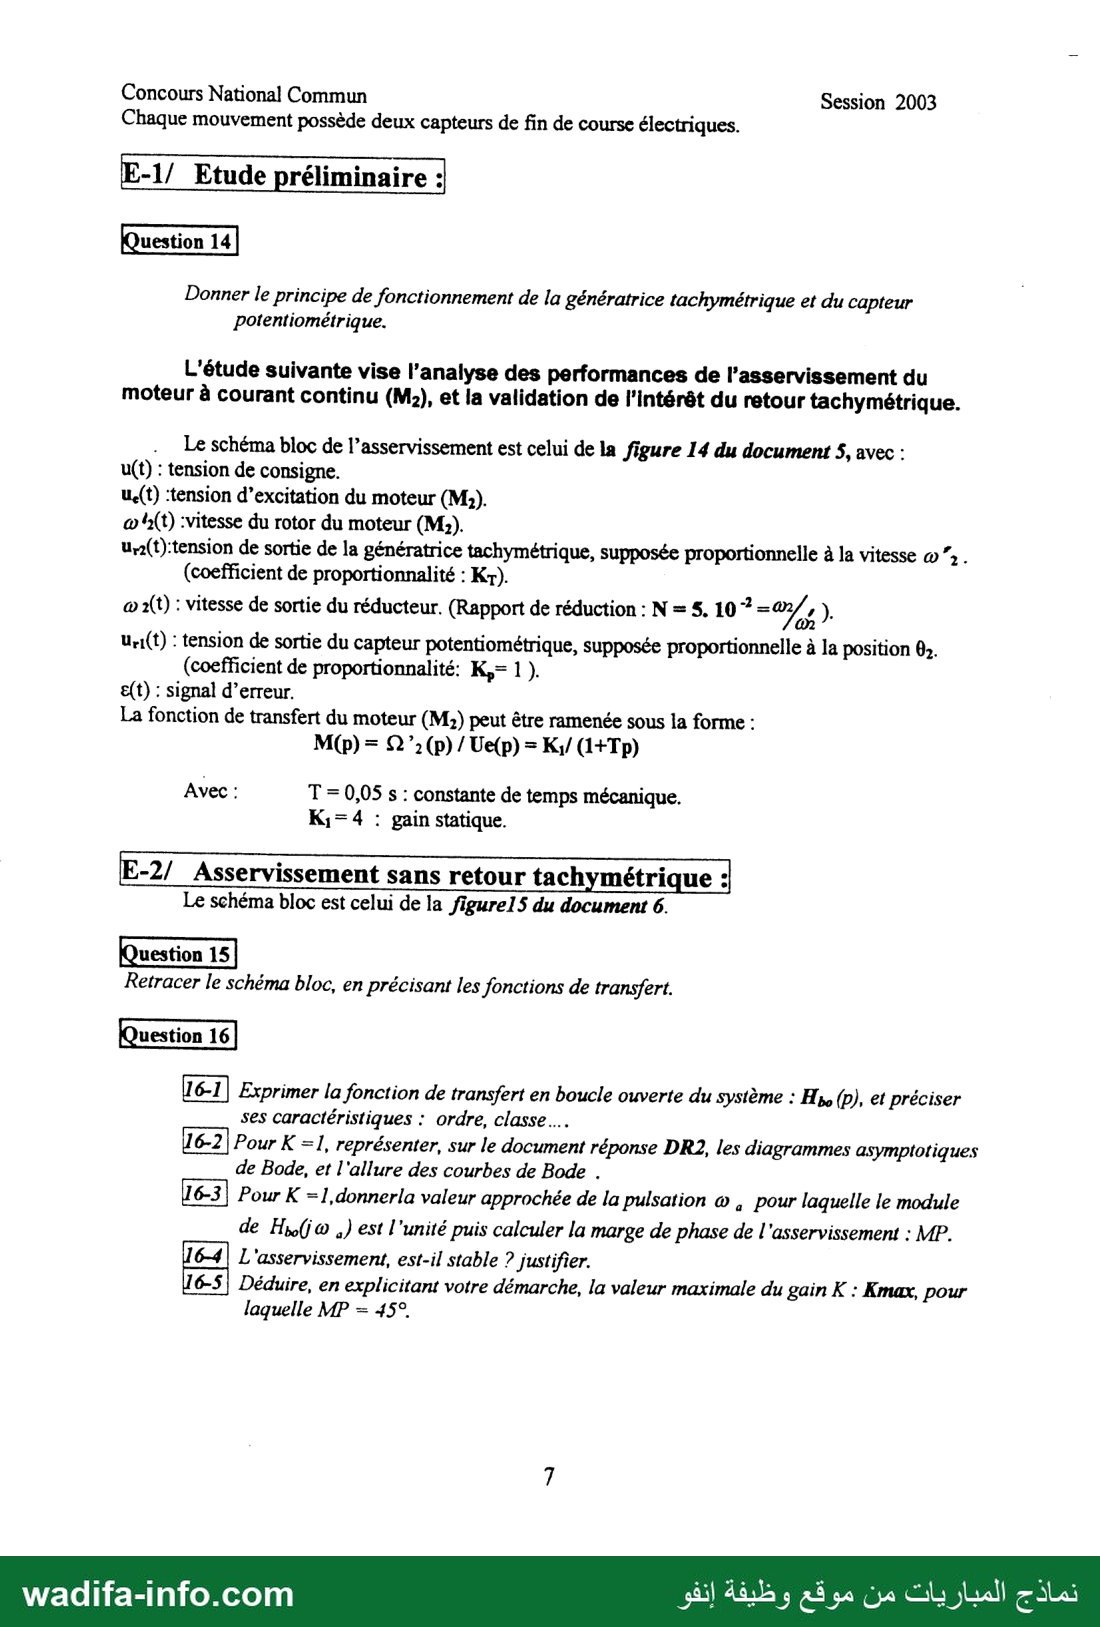
Chaque mouvement possède deux capteurs de fin de course électriques.
E-1/ Etude préliminaire :
Donner le principe de fonctionnement de la génératrice tachymétrique et du capteur
potentiométrique.
L'étude suivante vise l’analyse des performances de l’asservissement du
moteur à courant continu (M2), et la validation de l'intérêt du retour tachymétrique.
Le schéma bloc de l’asservissement est celui de la figure 14 du document 5, avec :
u(t) : tension de consigne.
uc(t) :tension d’excitation du moteur (M2).
æ(t) :vitesse du rotor du moteur (M2).
Ur2(t):tension de sortie de la génératrice tachymétrique, supposée proportionnelle à la vitesse æ "2.
(coefficient de proportionnalité : K7).
ته 2)1( : vitesse de sortie du réducteur. (Rapport de réduction : N = 5, 10 2 = 77 ).
U.1(t) : tension de sortie du capteur potentiométrique, supposée proportionnelle à la position 0.
(coefficient de proportionnalité: K,= 1 ).
£(t) : signal d’erreur.
La fonction de transfert du moteur (M2) peut être ramenée sous la forme :
Avec : T = 0,05 s : constante de temps mécanique.
K1=4 : gain statique.
-2/ Asservissement sans retour tachymétrique :
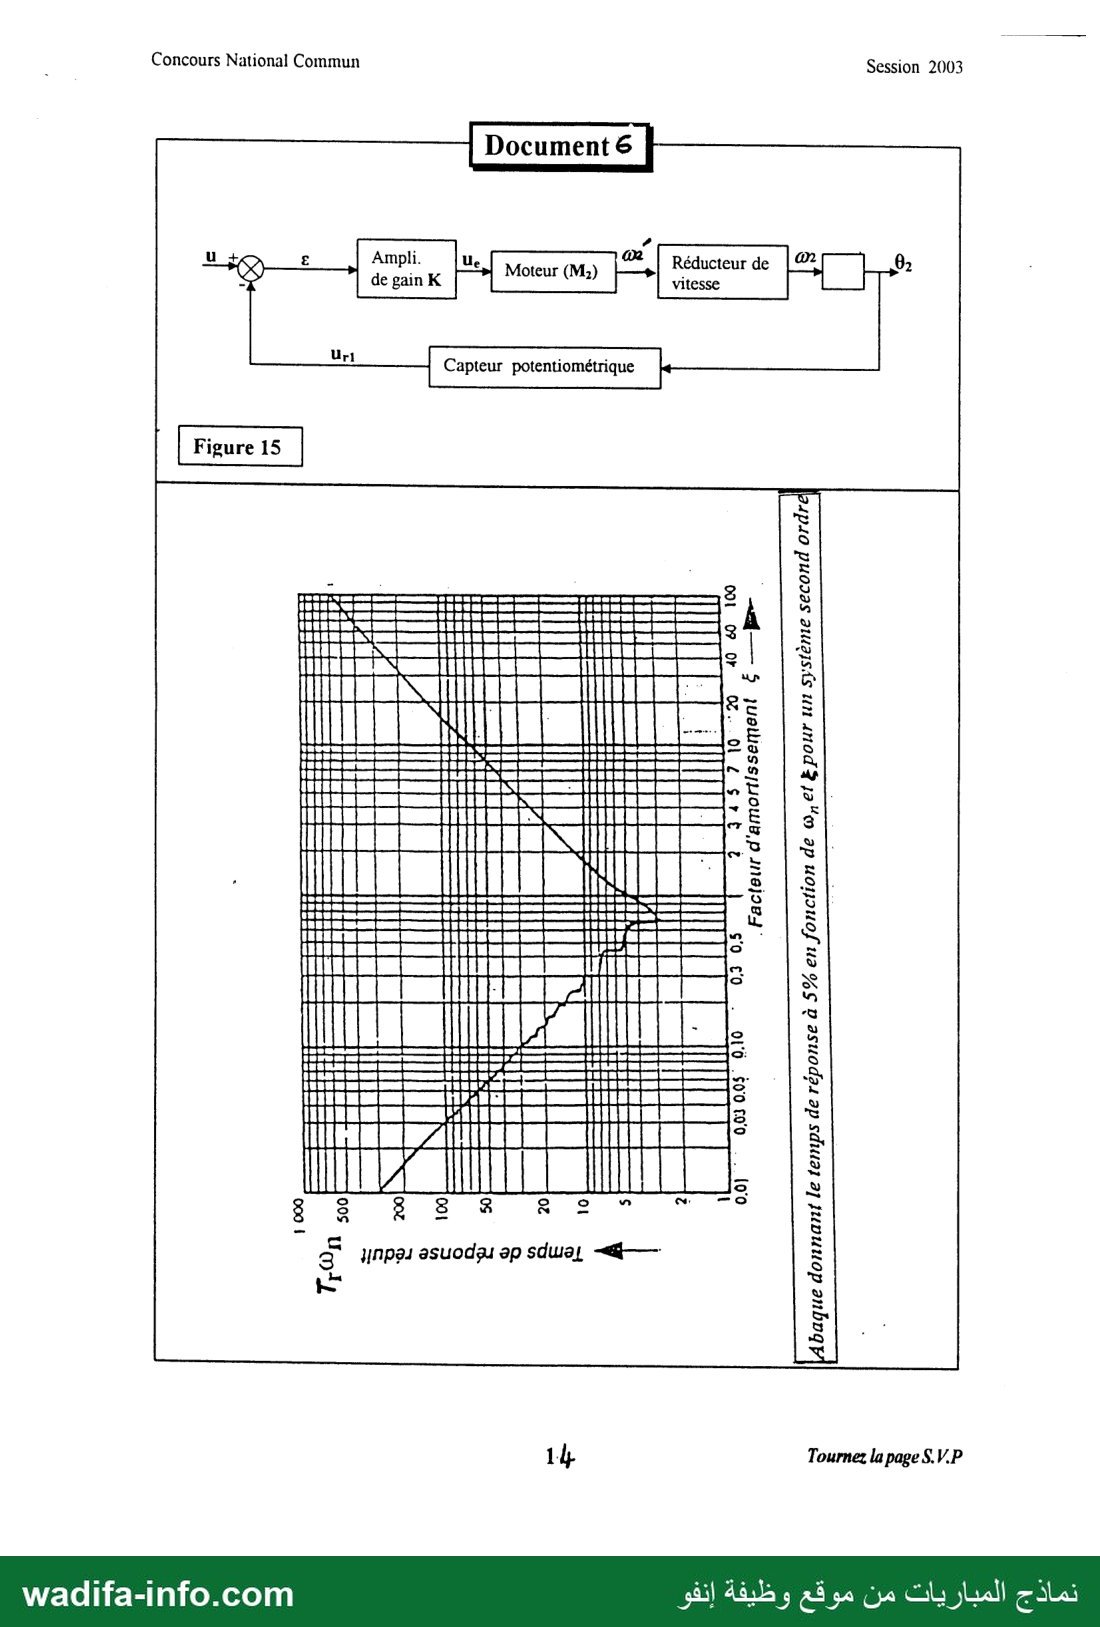
Le schéma bloc est celui de la figure] 5 du document 6.
Retracer le schéma bloc, en précisant les fonctions de transfert.
Question 16
Exprimer la fonction de transfert en boucle ouverte du système : مم17 (D), et préciser
ses caractéristiques : ordre, classe.
Pour K =1, représenter, sur le document réponse DR2, les diagrammes asymptotiques
de Bode, et l'allure des courbes de Bode .
Pour K =1,donnerla valeur approchée de la pulsation œ , pour laquelle le module
de Hrolj& ,) est l'unité puis calculer la marge de phase de l'asservissement : MP.
L'asservissement, est-il stable ? justifier.
Déduire, en explicitant votre démarche, la valeur maximale du gain K : Kmax, pour
laquelle MP = 45°,
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Session 2003
Exprimer la fonction de transfert en boucle fermée du système : Hi;(p) , en fonction
Donner l'expression littérale de la pulsation propre ,وه du coefficient
d'amortissement © et du gain statique
Faire l'application numérique pour K = 100.
Donner, en le démontrant, la valeur de l'écart statique e, , pour une
entrée échelon unitaire. Ce résultat, était-il prévisible ?.
Tracer, sur votre copie, l'allure de la réponse de l'asservissement à une entrée
échelon unitaire. (Préciser toutes les quantités et valeurs remarquables).
En utilisant la courbe du document 6 , déterminer le temps de réponse à 5% de
l'asservissement.
Les performances recherchée pour cet asservissement sont : la précision, la rapidité , une
stabilité suffisante et non dépassement de la consigne.
Justifier que pour la commande de ce robot, toute forme de dépassement de la
consigne est inacceptable,
Tenant compte des résultats précédents, les performances obtenues sont-elles
suffisantes ?.
Déterminer la valeur K, du gain K qui soit telle que : la réponse à un échelon ne
présente pas de dépassement (€ =1).
Déterminer, alors, la nouvelle valeur موه de مره
Conclure quant aux nouvelles performances du système.
Quelle est l'effet de la variation du gain K sur la rapidité et l'amortissement de
l'asservissement ?.
E-3/ Asservissement avec retour tachymétrique
La génératrice délivre une tension u,2(t) proportionnelle à la vitesse أنه 2)0( ; (Ur2 = K1. @*› ).
Tracer le schéma bloc de l'asservissement avec retour tachymétrique, en précisant les fonctions de
transfert.
20-1| Déterminer la fonction de transfert en boucle fermée de l'asservissement :
20-2] Exprimer la pulsation propre موه et le coefficient d'amortissement Er du système,
en fonction de Kr, K, K;, Net T.
L'augmentation du gain K , donc l'amélioration de la rapidité, aura t-elle,
systématiquement, un effet néfaste sur l'amortissement ? expliquer.
Calculer la valeur de K et Kz afin que :
Om = 17 ثل: et حمق
Déduire alors Tsx de l’asservissement.
Le choix du constructeur est-il validé ? (votre réponse doit être sous forme de récapitulatif).
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Session 2003
Elément 3
Elément 4
-Chariot à déplacement transversal
Chariot à déplacement longitudinal
Plate-forme
Portique fixe
9 Tournez la page SV.P
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Session 2003
res)
5
| B |Ze=45
| D |2052|
Remarque : pour les roues dentées , on ‘a relation : D 1=M.Zi,
Di :diamètre de la roue +
m : est appelé module et il est le même pour l'ensemble des roues.
A0. Tournez la page S.V.P
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Session 2003
Caisse pleine (3)
11 Tournez la page S.V.P
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Session 2003
1
1
١
8
centre de la base inférieure du tambour : نح
Figure 10
Figure 11
12 Tournez la page S.V.P
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Session 2003
Clavier D, | Convertisseur Convertisseur
numérique Décimal — Binaire Binaire — code |
« 3 parmi 5 »
ojueuriduIy
Chariot à
déplacement
longitudinal
Asservissement de vitesse
Réducteur de
13 Tournez lu page S.V.P
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Session 2003
| 45 7 | 0
Lee منص 5
HELENE
4 baque donnant le temps de réponse à 5% en fonction de à, et E pour un systéme second ordre
14; Tournez la page S.V.P
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Session 2003
DOCUMENT-REPONSE DR1
15 Tournez la page S.V.P
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences industrielles du Concours National Commun (CNC) d'admission aux grandes écoles d'ingénieurs marocaines, session 2003, durée 4 heures, calculatrices autorisées. Il comprend 8 pages d'énoncé, 6 documents et 2 documents-réponses (DR1 et DR2). Support : une unité de production de pistons de motocyclettes. Les parties sont indépendantes : table élévatrice « ciseaux » du poste de soudage (cinématique, réducteur, hyperstatisme), convoyeur à tapis d'évacuation des caisses (adhérence, inertie, dynamique, tensions), codage « 3 parmi 5 » des étiquettes (logique combinatoire) et asservissement de position d'un robot de soudage. C'est un problème à questions numérotées de 1 à 21. Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties sont indépendantes. Les plus rentables sont le train d'engrenages (Q3), la logique « 3 parmi 5 » (Q11 à Q13) et l'asservissement (Q15 à Q21), où les applications numériques s'enchaînent. Pour les tracés sur DR1, respectez l'échelle (5 mm pour 1 mm/s) et justifiez chaque direction sur la copie. En dynamique, précisez le système isolé et la convention de sens de ω1.
B. Poste de soudage : table élévatrice (document 2, figure 3)
Q1-1 : Vitesse de l'écrou
Liaison hélicoïdale 1/4 d'axe (F, y), à droite, de pas p. L'écrou 4 ne tourne pas (glissière avec 0), donc Ω(4/1) = −ω1 y et V(F∈4/1) = (p/2π)·Ω(4/1)·y. D'où Vy = −p ω1 / (2π). Application : ω1 = −16 rad/s et p = 6 mm donnent Vy = 6 × 16 / (2π) ≈ 15,3 mm/s ; le signe dépend du sens de l'hélice et de la convention adoptée pour ω1. L'écrou étant en translation, V(A∈4/0) = V(F∈4/0) : sur DR1, c'est un vecteur horizontal en A, porté par y et orienté vers B, de longueur 15,3 × 5 ≈ 76 mm.
Q1-2 : Trajectoire de C∈3/0
Le bras 3 est en pivot d'axe (B, x) avec le bâti : C décrit un cercle de centre B et de rayon BC. Donc V(C∈3/0) est perpendiculaire à (BC).
Q1-3 : Détermination graphique de V(C∈3/0) et V(D∈3/0)
- C est le centre de la pivot 2/3, donc V(C∈2/0) = V(C∈3/0). La pivot en A donne V(A∈2/0) = V(A∈4/0), connue.
- Méthode du CIR de 2/0 : il est à l'intersection de la perpendiculaire en A à V(A), c'est-à-dire la verticale de A, et de la droite (BC) prolongée. On obtient V(C) ⟂ (IC), de norme ω2/0·IC avec ω2/0 = VA/IA. On peut aussi utiliser l'équiprojectivité entre A et C, avec la direction connue ⟂ BC.
- Si φ est l'angle des bras avec l'horizontale (figure symétrique, AC = BC = CE = CD) : IA = AB·tan φ et IC = AB/(2 cos φ), d'où VC = Vy / (2 sin φ).
- D∈3 est dans le prolongement de BC avec BD = 2 BC (rotation autour de B) : V(D∈3/0) = 2 V(C∈3/0), perpendiculaire à (BD), de norme Vy/sin φ.
Q1-4 : Composition des vitesses en D
V(D∈3/0) = V(D∈3/5) + V(D∈5/0). V(D∈3/0) est lié à la rotation de 3 autour de B (⟂ BD) ; V(D∈3/5) est la vitesse de glissement au contact ponctuel, contenue dans le plan tangent, donc horizontale (selon y) ; V(D∈5/0) = Vz z vient de la translation verticale de la plate-forme. Graphiquement, on projette V(D∈3/0) sur la verticale.
Q1-5 : Vitesse de la plate-forme
La composante verticale donne Vz = |V(D∈3/0)|·cos φ = Vy / tan φ = Vy·tan(α/2), où α = 180° − 2φ est l'angle entre les bras en C. Vérification analytique : zD = 2ℓ sin φ et yB − yA = 2ℓ cos φ, donc żD/ẏA = cot φ. Sur la figure de DR1, les bras font environ 54° avec l'horizontale (rapport mesuré sur le tracé), ce qui donne Vz ≈ 15,3/1,37 ≈ 11 mm/s. C'est une valeur à relire sur votre propre tracé, car elle dépend de la position dessinée.
Q2 : Solution sans glissement en D et E
Il faut remplacer les deux contacts glissants par des liaisons sans glissement. Solution classique des tables « ciseaux » : un bras est articulé en pivot d'axe x sur la plate-forme (en D), l'autre extrémité porte un galet (roulement) qui roule dans un rail de guidage fixé sous la plate-forme (en E), soit une liaison pivot + roulement sans glissement. On fait de même en bas : une pivot fixe en B et le chariot/écrou en A. Il n'y a plus de frottement de glissement, donc moins de pertes et d'usure, et une meilleure précision. On peut aussi utiliser des patins à rouleaux ou un guidage linéaire à billes. Sur la copie, donnez un schéma cinématique : pivots en B, C, D, liaison linéaire annulaire/galet en E sur un rail horizontal de 5.
Q3 : Loi entrée/sortie du réducteur (figure 4)
Train simple à axes fixes, trois engrènements extérieurs A/B, C/D et E/F, avec B+C et D+E solidaires : ω1/ωm = (−1)³·(ZA ZC ZE)/(ZB ZD ZF) = −(20·25·22)/(45·52·48) = −11 000/112 320 ≈ −0,0979. Donc ωm = −10,21 ω1, et avec ω1 = −16 rad/s : ωm ≈ +163,4 rad/s ≈ 1 560 tr/min.
Q4 : Graphe de structure, mobilité, hyperstatisme
- Graphe : 5 classes {0, A, B+C, D+E, F}. Quatre pivots d'axe parallèle à y entre 0 et chacune des classes A, B+C, D+E, F ; trois contacts ponctuels (engrènements) A–(B+C), (B+C)–(D+E), (D+E)–F. On a 7 liaisons et 5 solides, donc γ = 7 − 5 + 1 = 3 cycles.
- Mobilité : une seule mobilité utile (la rotation d'entrée impose toutes les autres) et aucune mobilité interne : mc = 1.
- Hyperstatisme (approche cinématique) : Ic = 4×1 + 3×5 = 19, Ec = 6γ = 18, d'où h = mc + Ec − Ic = 1 + 18 − 19 = 0. Vérification statique : Is = 4×5 + 3×1 = 23 et Es = 6×4 = 24, d'où h = 1 + 23 − 24 = 0.
- Conclusion : avec ce modèle, le réducteur est isostatique et son montage n'impose pas de condition géométrique. Avec des contacts linéaires rectilignes (denture droite réelle), on trouverait h = 3 : il faudrait alors imposer le parallélisme des axes.
C. Système d'évacuation des caisses (documents 3 et 4)
Q5-1 : Relation entre f0, ft et μ
À la limite du glissement, loi de Coulomb : |ft| = μ f0.
Q5-2 : Couple transmissible
O1M = y y + (D1/2) n et (t, y, n) est directe, donc n ∧ t = y. La composante sur y de O1M ∧ (f0 n + ft t) vaut (D1/2) ft. Le tapis s'enroule sur un demi-tour (θ de 0 à π), avec dS = (D1/2) dθ dy et y de 0 à h1. On obtient Ctr = ∫∫ (D1/2) μ f0 dS = (D1/2)·μ f0·π (D1/2) h1 = π μ f0 h1 D1²/4.
Q5-3 : Tension de pose
On isole la partie du tapis enroulée sur le tambour (figure 8). Elle subit les deux tensions T0 selon −x et l'action du tambour, avec n = sin θ x + cos θ z. Résultante sur x : ∫0π f0 sin θ (D1/2) h1 dθ − 2T0 = 0 (le terme tangentiel ∫ cos θ dθ est nul), soit f0 D1 h1 = 2T0. D'où f0 = 2T0/(D1 h1) et Ctr = π μ T0 D1/2 : le couple transmissible est proportionnel à la tension de pose et au coefficient de frottement.
Q5-4 : Tambour strié et légèrement creux
Les stries augmentent l'adhérence (μ plus élevé) et évacuent l'eau, l'huile et les poussières, ce qui augmente Ctr sans augmenter la tension de pose, donc sans surcharger paliers et tapis. Le profil non cylindrique sert au guidage latéral (centrage) du tapis sur le tambour, pour éviter qu'il ne dérive vers un bord. Classiquement, c'est un tambour bombé qui centre une bande plate : si vous le signalez, justifiez le rôle du profil par rapport au tapis à taquets du sujet.
Q6 : Centre de gravité G1
Par symétrie de révolution, G1 est sur l'axe (C1, y) : x = z = 0. P2 (fond) a son centre à y = e1/2 ; P1 (tube de hauteur h1 − e1 posé sur le fond) a son centre à y = e1 + (h1 − e1)/2 = (h1 + e1)/2. D'où yG1 = [mp1(h1 + e1) + mp2 e1] / [2(mp1 + mp2)], avec mp1 = ρπ e1(D1 − e1)(h1 − e1) et mp2 = ρπ D1² e1/4.
Q7 : Moment d'inertie I1 par rapport à (O1, y)
I = ∫ r² dm. Disque plein de rayon R : mR²/2. Tube de rayons R et r : m(R² + r²)/2, obtenu par différence de deux cylindres pleins de même densité. Avec R = D1/2 et r = D1/2 − e1 : I1 = (mp1/8)[D1² + (D1 − 2e1)²] + mp2 D1²/8. Le moment par rapport à l'axe ne dépend pas de la position axiale : pas de terme de Huygens.
Q8-1 : Relation entre ẋ et ω1
Hypothèses : pas de glissement tapis/tambour, tapis inextensible (même vitesse dans tout le brin), épaisseur e4 négligée, caisse immobile sur le tapis (taquets). Alors ẋ = ω1 D1/2, le haut du tambour allant vers +x pour ω1 > 0 autour de y.
Q8-2 : Théorème de l'énergie cinétique sur Σ2 (équation a)
Tambour 2 identique, donc ω2 = ω1. Galets de diamètre D1/6, donc ωg = 2ẋ/D = 6ω1. Tapis de masse nulle. Ec = ½[2I1 + m3 D1²/4 + 36 n I] ω1². Puissances : moteur Cm ω1 ; poids de la caisse nul (déplacement horizontal) ; pivots parfaites et roulement sans glissement, donc pas de puissance intérieure dissipée. (a) : Cm = (2I1 + m3 D1²/4 + 36 n I)·ω̇1.
Q9-1 : Comparaison des tensions
Le tambour moteur 1 tire le brin supérieur. En phase d'accélération, T3 > T2 > T1 : le brin D4A1, qui arrive au tambour moteur, est le brin tendu ; T3 − T2 accélère la caisse ; T2 − T1 accélère le tambour 2 ; le brin inférieur B1B2 est le brin mou. En régime établi et sans pertes, les trois tensions sont égales à T0.
Q9-2 : Système Σ3 = {2, partie A2B2} (équation b)
Moment en O2 sur y : T2 en A2 et T1 en B2 tirent tous deux vers +x, d'où (D1/2)(T2 − T1) = I1 ω̇1. Avec T1 + T2 = 2T0 : (b) : T2 = T0 + I1 ω̇1/D1.
Q9-3 : Système Σ4 = {3, partie A2A1} (équation c)
Résultante dynamique sur x. Tapis de masse nulle ; les galets n'exercent que Ni z (modèle donné) et le poids est selon z. (c) : T3 − T2 = m3 ẍ = m3 ω̇1 D1/2. Remarque : ce modèle ne transmet pas d'effort tangentiel aux galets, leur inertie n'intervient donc pas ici, alors qu'elle figure dans (a).
Q10 : Expression de T3
On a T3 = T0 + ω̇1(I1/D1 + m3 D1/2), avec ω̇1 tiré de (a). D'où T3 = T0 + 2Cm(2I1 + m3D1²) / [D1(8I1 + m3D1² + 144 n I)]. C'est la tension maximale qui sert au choix du tapis.
D. Codage des caisses « 3 parmi 5 » (document 5, figures a et b)
Q11-1 : Pourquoi « 3 parmi 5 » ?
Chaque chiffre est codé sur 5 bits dont exactement 3 valent 1. Il existe C(5,3) = 10 combinaisons, exactement le nombre de chiffres décimaux 0 à 9 : chaque symbole comporte 3 barres.
Q11-2 : Tableau de Karnaugh de V
V = 1 si et seulement si le poids (nombre de 1) du mot vaut 3. Colonnes p4p3p2, lignes p1p0, codage de Gray :
| p1p0 \ p4p3p2 | 000 | 001 | 011 | 010 | 110 | 111 | 101 | 100 |
|---|---|---|---|---|---|---|---|---|
| 00 | 0 | 0 | 0 | 0 | 0 | 1 | 0 | 0 |
| 01 | 0 | 0 | 1 | 0 | 1 | 0 | 1 | 0 |
| 11 | 0 | 1 | 0 | 1 | 0 | 0 | 0 | 1 |
| 10 | 0 | 0 | 1 | 0 | 1 | 0 | 1 | 0 |
Il y a 10 cases à 1, toutes isolées : deux cases adjacentes diffèrent d'un bit, donc leurs poids diffèrent de 1. V est la somme des 10 mintermes et ne se simplifie pas.
Q11-3 : Intérêt pour la détection d'erreurs
Une erreur sur un bit (une barre manquante ou en trop) change le poids en 2 ou 4, donc V = 0 : toute erreur simple est détectée, de même que toute erreur qui modifie le nombre de barres. Seules deux erreurs compensées (un 1 devenu 0 et un 0 devenu 1) passent inaperçues. Le lecteur de l'étiquette peut donc rejeter une lecture incohérente.
Q12-1 : Nombre de bits
Pour coder 0 à 9, 2³ = 8 < 10 ≤ 2⁴ : il faut 4 bits (b3 b2 b1 b0).
Q12-2 : Expression de b2
b2 = 1 pour les chiffres 4, 5, 6 et 7, de codes 10011, 10101, 10110 et 11001 : b2 = p4p̄3p̄2p1p0 + p4p̄3p2p̄1p0 + p4p̄3p2p1p̄0 + p4p3p̄2p̄1p0. Les trois premiers termes se regroupent en p4p̄3·(poids 2 sur p2p1p0).
Q13 : b2 simplifié (codes invalides = indifférents)
Les 22 combinaisons hors code deviennent des « Φ ». Parmi les codes valides, p4p̄3 ne retient que 4, 5 et 6, et p4p0 ne retient que 4, 5 et 7 (8 = 11010 et 9 = 11100 ont p0 = 0). D'où b2 = p4(p̄3 + p0). Aucun littéral seul ne convient, car p4 seul inclurait 8 et 9. L'expression équivalente p4p̄3 + p̄2p̄1 est aussi acceptable.
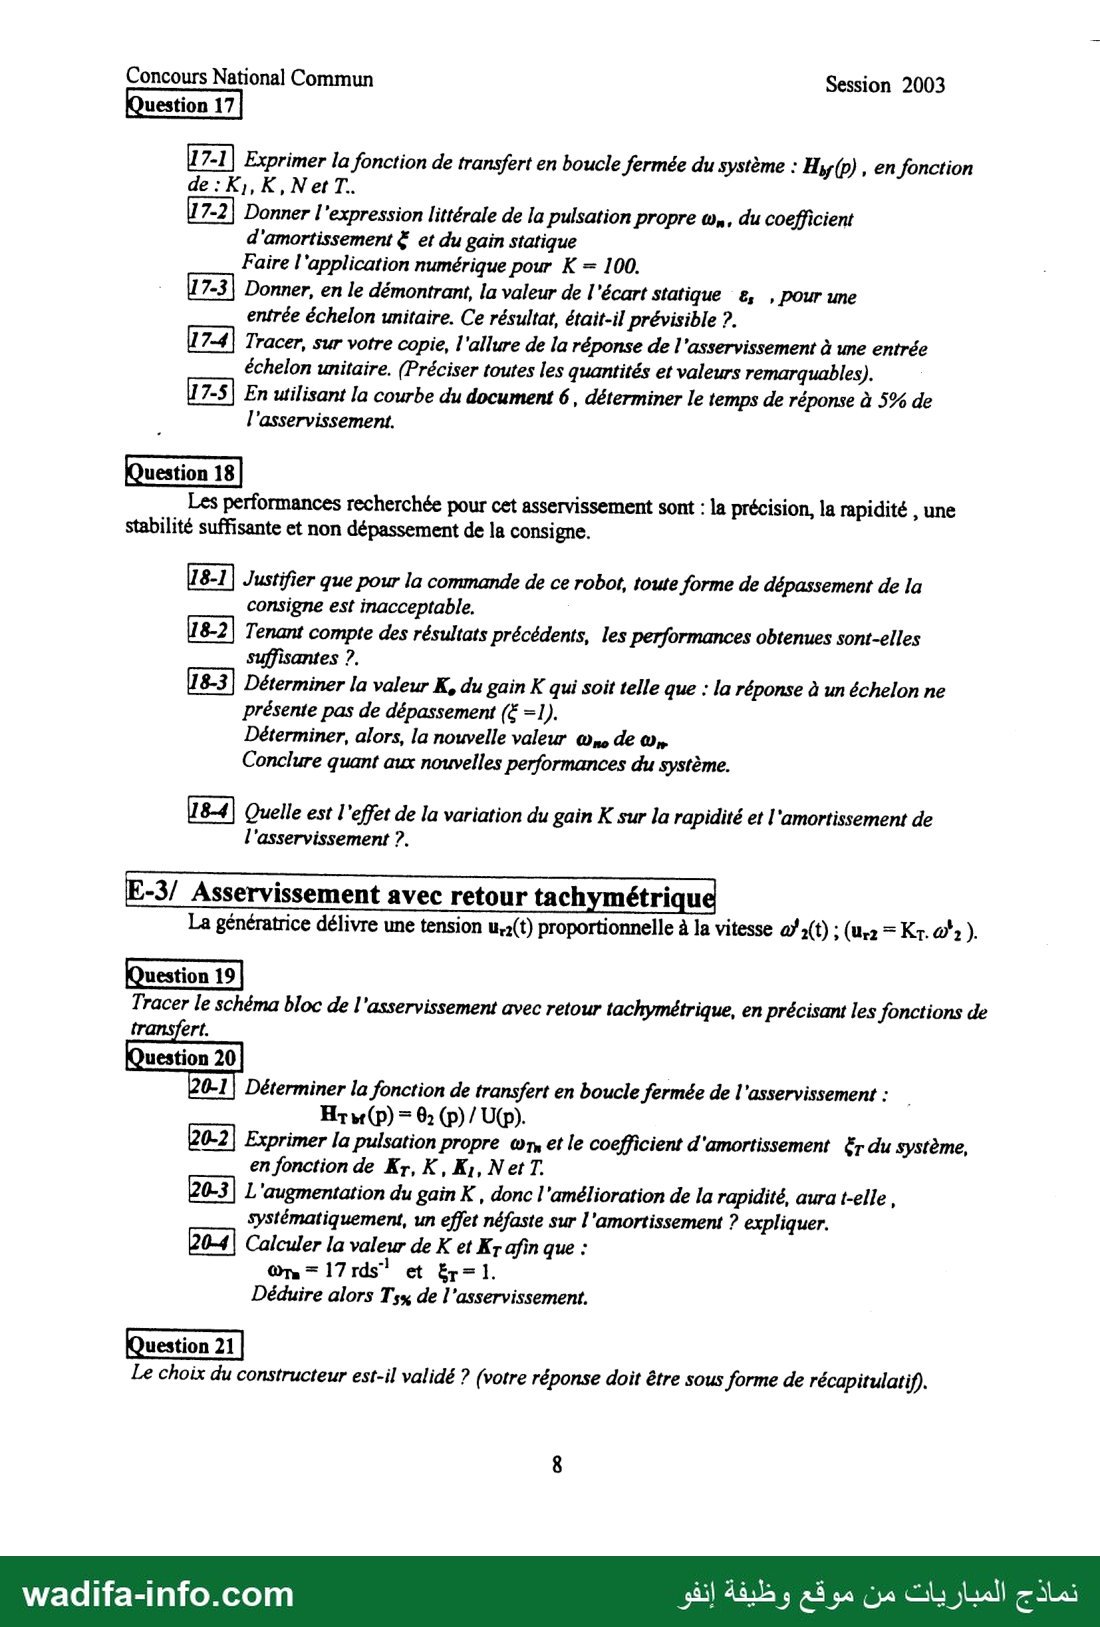
E. Asservissement de la tête de soudage (documents 5 et 6)
Q14 : Capteurs
- Génératrice tachymétrique : petite machine à courant continu (à aimants) accouplée à l'arbre. Sa f.é.m. E = k·ω est proportionnelle à la vitesse de rotation et sa polarité donne le sens.
- Capteur potentiométrique : piste résistive alimentée sous tension constante et curseur lié à l'arbre (pont diviseur). La tension recueillie est proportionnelle à la position angulaire, ur1 = Kp θ2.
Q15 : Schéma bloc sans retour tachymétrique
U(p) → comparateur (ε = U − Ur1) → K → Ue → K1/(1 + Tp) → Ω'2 → N → Ω2 → 1/p → θ2, avec un retour Kp = 1. Le bloc vide du document est l'intégrateur 1/p.
Q16 : Boucle ouverte, Bode, stabilité
- 16-1 : Hbo(p) = K K1 N / (p(1 + Tp)) = 0,2K / (p(1 + 0,05p)) : ordre 2, classe 1, gain Kbo = 0,2K s−1.
- 16-2 (K = 1) : asymptote −20 dB/déc passant par −14 dB à ω = 1 rad/s (0 dB à ω = 0,2 rad/s), cassure à ω = 1/T = 20 rad/s puis −40 dB/déc (−40 dB à 20 rad/s) ; phase de −90° vers −180°, −135° à 20 rad/s. La courbe réelle est 3 dB sous l'angle de cassure.
- 16-3 : 0,2/(ωa√(1 + 0,0025ωa²)) = 1 donne ωa ≈ 0,2 rad/s ; MP = 180 − 90 − arctan(0,05 × 0,2) ≈ 89,4°.
- 16-4 : stable : MP > 0, et l'équation caractéristique 0,05p² + p + 0,2K = 0 a tous ses coefficients positifs (second ordre), quel que soit K > 0.
- 16-5 : MP = 45° impose arctan(Tωc) = 45°, soit ωc = 1/T = 20 rad/s, puis |Hbo(j20)| = 1 : 0,2K/(20√2) = 1, d'où Kmax = 100√2 ≈ 141.
Q17 : Boucle fermée
- 17-1 : Hbf(p) = K K1 N / (T p² + p + K K1 N).
- 17-2 : ωn = √(K K1 N / T), ξ = 1/(2√(K K1 N T)), gain statique 1. Pour K = 100 : K K1 N = 20, ωn = 20 rad/s, ξ = 0,5.
- 17-3 : ε(p) = U(p)/(1 + Hbo), et pour U = 1/p, εs = limp→0 p(1 + Tp)/(p(1 + Tp) + 20) = 0. C'était prévisible : FTBO de classe 1 (intégrateur) et retour unitaire.
- 17-4 : réponse pseudo-périodique, tangente horizontale à l'origine, valeur finale 1. Premier dépassement D1 = exp(−πξ/√(1 − ξ²)) ≈ 16,3 %, atteint à tp = π/(ωn√(1 − ξ²)) ≈ 0,18 s ; pseudo-période ≈ 0,36 s.
- 17-5 : abaque, ξ = 0,5 donne trωn ≈ 5,3, d'où t5% ≈ 0,27 s.
Q18 : Performances
- 18-1 : les soudures sont déposées sur les faces intérieures de la caisse. Un dépassement ferait heurter les parois par la pince ou l'outil (collision, casse, soudure mal placée) et pourrait solliciter les fins de course (plage ±90°).
- 18-2 : non : précision et rapidité correctes, mais 16 % de dépassement, ce qui est inacceptable.
- 18-3 : ξ = 1 donne 2√(0,01K) = 1, soit K0 = 25, puis ωn0 = √(0,2 × 25/0,05) = 10 rad/s. Pour ξ = 1, trωn ≈ 4,75, d'où t5% ≈ 0,48 s. Il n'y a plus de dépassement, mais le système est presque deux fois plus lent.
- 18-4 : quand K augmente, ωn (∝ √K) augmente, donc la rapidité aussi, mais ξ (∝ 1/√K) diminue : amortissement moindre, dépassements. Avec un correcteur proportionnel seul, rapidité et amortissement sont antagonistes.
Q19 : Schéma bloc avec retour tachymétrique
ε = U − Ur1 → sommateur (ε − Ur2) → K → K1/(1 + Tp) → Ω'2, retour interne KT (Ur2) ; puis N → 1/p → θ2, retour externe Kp = 1.
Q20 : Performances avec retour tachymétrique
- 20-1 : boucle interne Ω'2/ε = K K1/(1 + K K1 KT + Tp), d'où HTbf(p) = N K K1 / (T p² + (1 + K K1 KT) p + N K K1).
- 20-2 : ωTn = √(N K K1/T) ; ξT = (1 + K K1 KT) / (2√(N K K1 T)).
- 20-3 : non : K fixe ωTn, et KT est un second réglage indépendant qui permet de conserver (ou d'augmenter) l'amortissement. Le numérateur de ξT croît comme K alors que le dénominateur ne croît que comme √K.
- 20-4 : ωTn² = 4K = 289 donne K = 72,25. Avec ξT = 1 : 1 + 4K KT = 2√(0,01K) = 1,7, donc 289 KT = 0,7, d'où KT ≈ 2,42·10−3 V·s/rad. Pour ξ = 1, trωn ≈ 4,75, d'où T5% ≈ 4,75/17 ≈ 0,28 s.
Q21 : Récapitulatif, choix du constructeur
| Réglage | ξ | Dépassement | t5% | εs |
|---|---|---|---|---|
| Sans tachy, K = 100 | 0,5 | ≈ 16 % | ≈ 0,27 s | 0 |
| Sans tachy, K = 25 | 1 | 0 | ≈ 0,48 s | 0 |
| Avec tachy, K = 72,25, KT ≈ 2,4·10−3 | 1 | 0 | ≈ 0,28 s | 0 |
Seul le retour tachymétrique réunit précision (εs = 0), absence de dépassement et rapidité proche du réglage K = 100 : le choix du constructeur est validé.
💡 À retenir et à réviser pour le CNC (Sciences industrielles) : composition des vitesses, CIR et équiprojectivité sur document-réponse ; liaison hélicoïdale (V = pω/2π) ; trains d'engrenages ((−1)n·ΠZ menantes/ΠZ menées) ; graphe de liaisons, mobilité et hyperstatisme (h = m + 6γ − Ic) ; transmission par adhérence et tension de pose ; centre de gravité et moments d'inertie de cylindres ; théorème de l'énergie cinétique avec inerties ramenées ; codes détecteurs d'erreurs et Karnaugh avec indifférences ; second ordre (ωn, ξ, D1, abaque de t5%), marges de phase et intérêt d'une boucle tachymétrique.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1725/نموذج-المباراة-الوطنية-المشتركة-CNC-2003-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
