
نموذج المباراة الوطنية المشتركة CNC 2002: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1724/نموذج-المباراة-الوطنية-المشتركة-CNC-2002-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2002)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2002
- عدد الصفحات
- 8
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
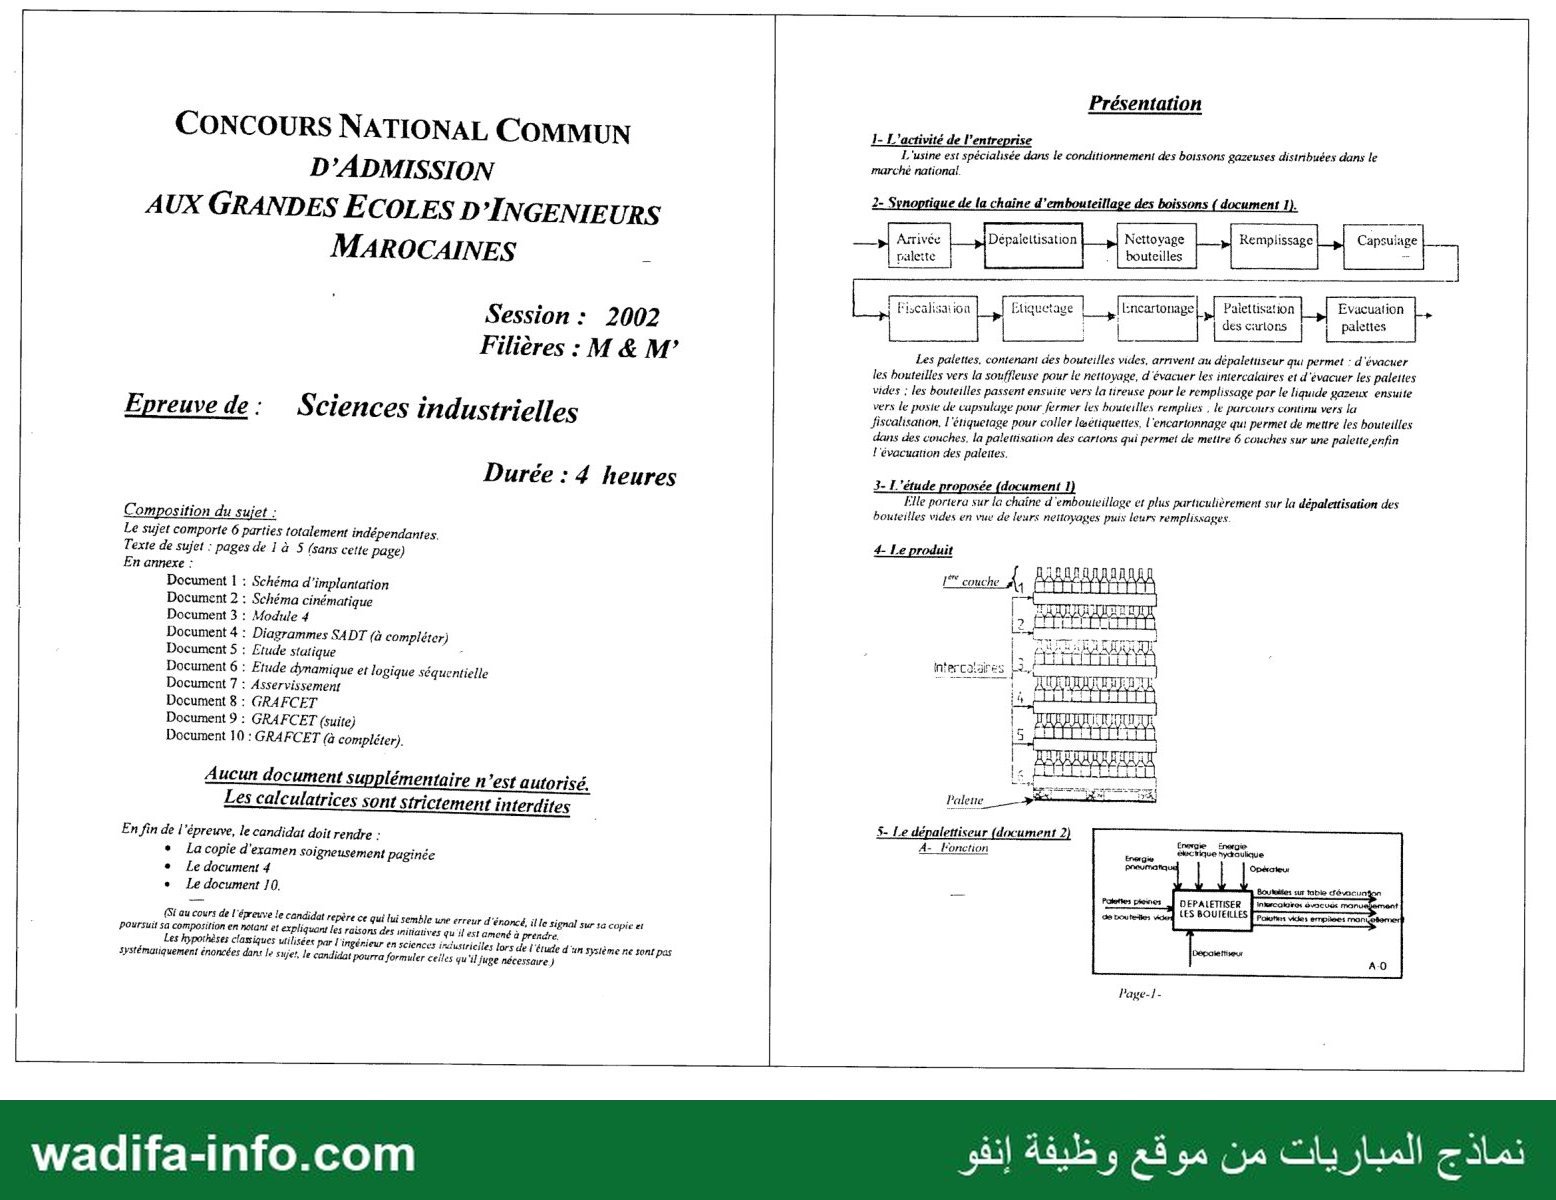
Présentation
!- L'activité de l’entreprise
L'usine est spécialisée dans le conditionnement des boissons gazeuses distribuées dans le
marché national.
2- Si rique de la chaîne d’embouteillage des boissons ( document 1).
Remplissage
Etiquetage ; | :ncartonage ; | Patettisetion ا =
H | des cartons ; palettes
ما لسسا ce ) يم
Les palettes, contenant des bouteilles vides, arrivent au dépalettiseur qui permet d'évacuer
les bouteilles vers la souffleuse pour le nettoyage, d'évacuer les intercalaires et d'évacuer les palettes
vides : les bouteilles passent ensuite vers la tireuse pour le remplissage par le liquide gazeux ensuite
vers le poste de capsulage pour fermer les bouteilles remplies , le parcours continu vers la
fiscalisation, l'étiquetage pour coller leétiquettes, l'encartonnage qui permet de metire les bouteilles
dans des couches, la palettisation des cartons qui permet de mettre 6 couches sur une palette enfin
l'évacuation des paleutes.
Ca psuiage
Artivée
palette
Nettovage
bouteilles
Dépaleltisation
| Fiscalisaiion
3- L'étude proposée (document 1)
Elle portera sur la chaîne d'embonuteillage et plus particulièrement sur la dépalettisation des
bouteilles vides en vue de leurs neitoyages puis leurs remplissages.
4- Le produit
2000
IS couche 4 get Ba
5 8 8 ذا
بيجا
$- Le dépalettiseur (document 2)
A-_ fonction
DEPALETISER
cerf (ES BOUTEILLES lPaioters vides empises monte
Pase-1-
Filières : M & M
CONCOURS NATIONAL COMMUN
D’ADMISSION
AUX GRANDES ECOLES D’INGENIEURS
MAROCAINES
Session : 2002
Epreuvede: Sciences industrielles
Durée : 4 heures
Composition du sujet :
Le sujet comporte 6 parties totalement indépendantes,
Texte de sujet : pages de 1 à 5 (sans cette page)
En annexe :
Document 1 : Schéma d'implantation
Document 2 : Schéma cinématique
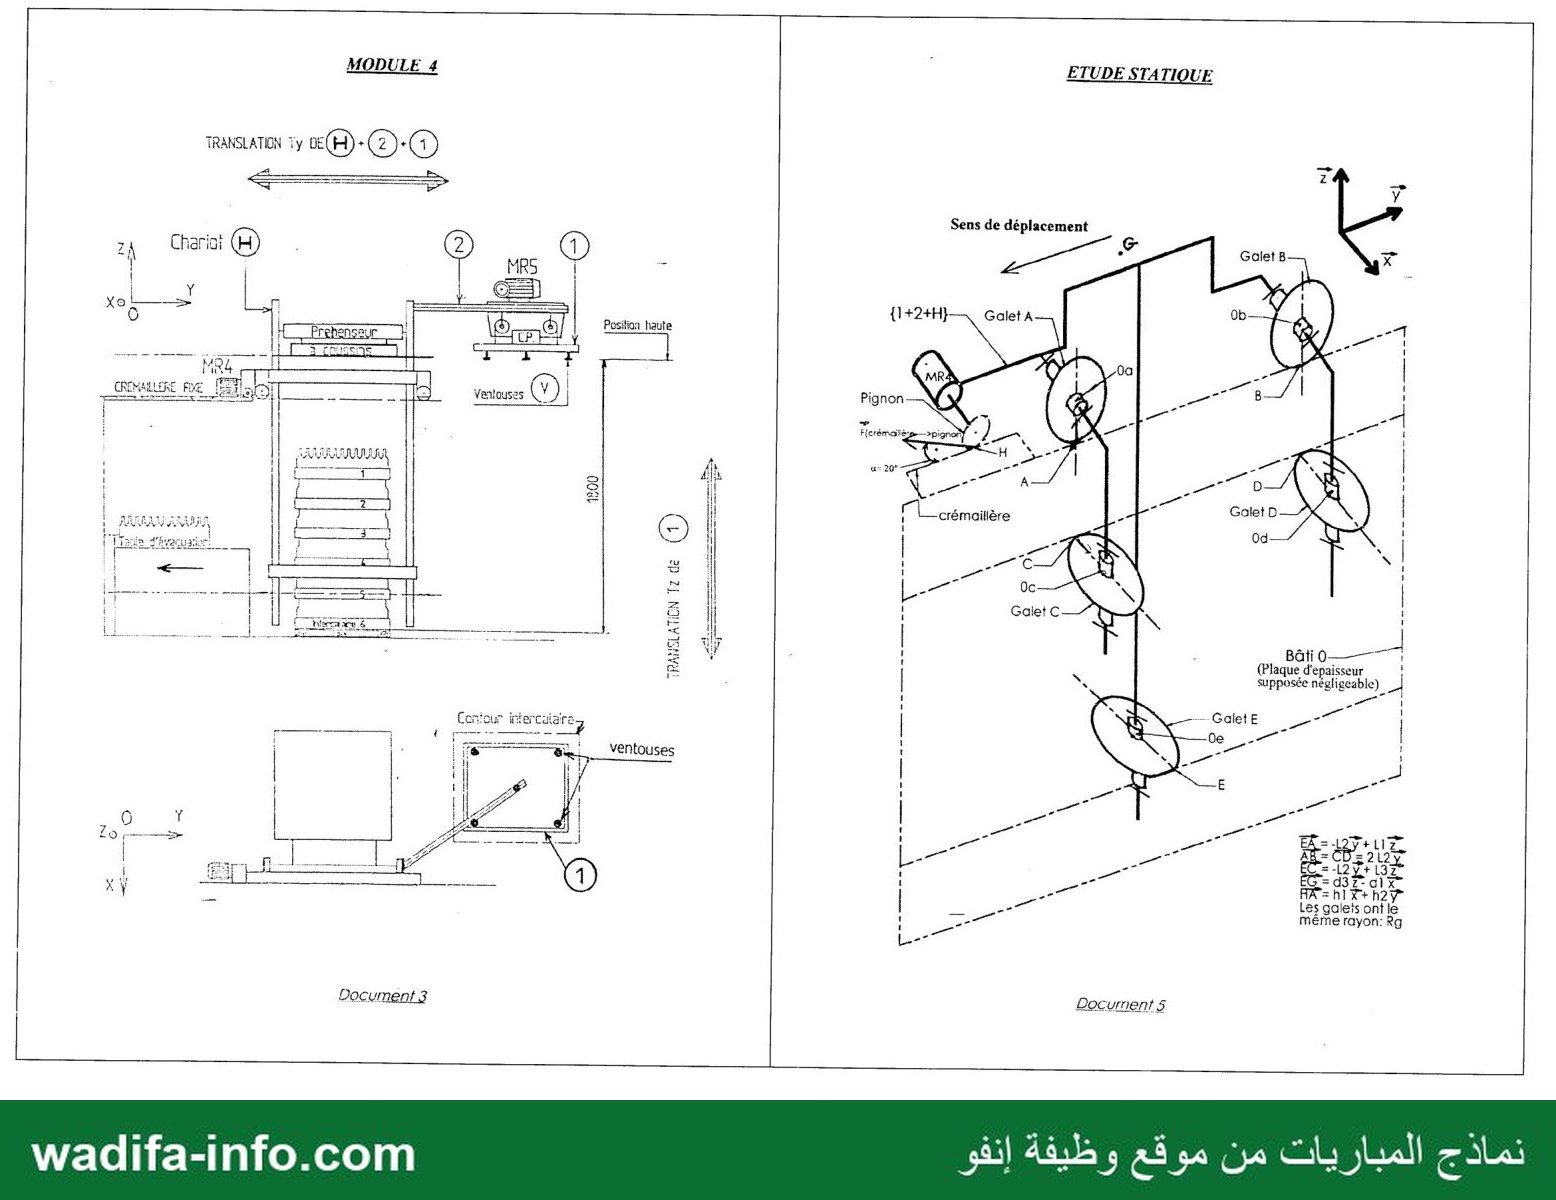
Document 3 : Module 4
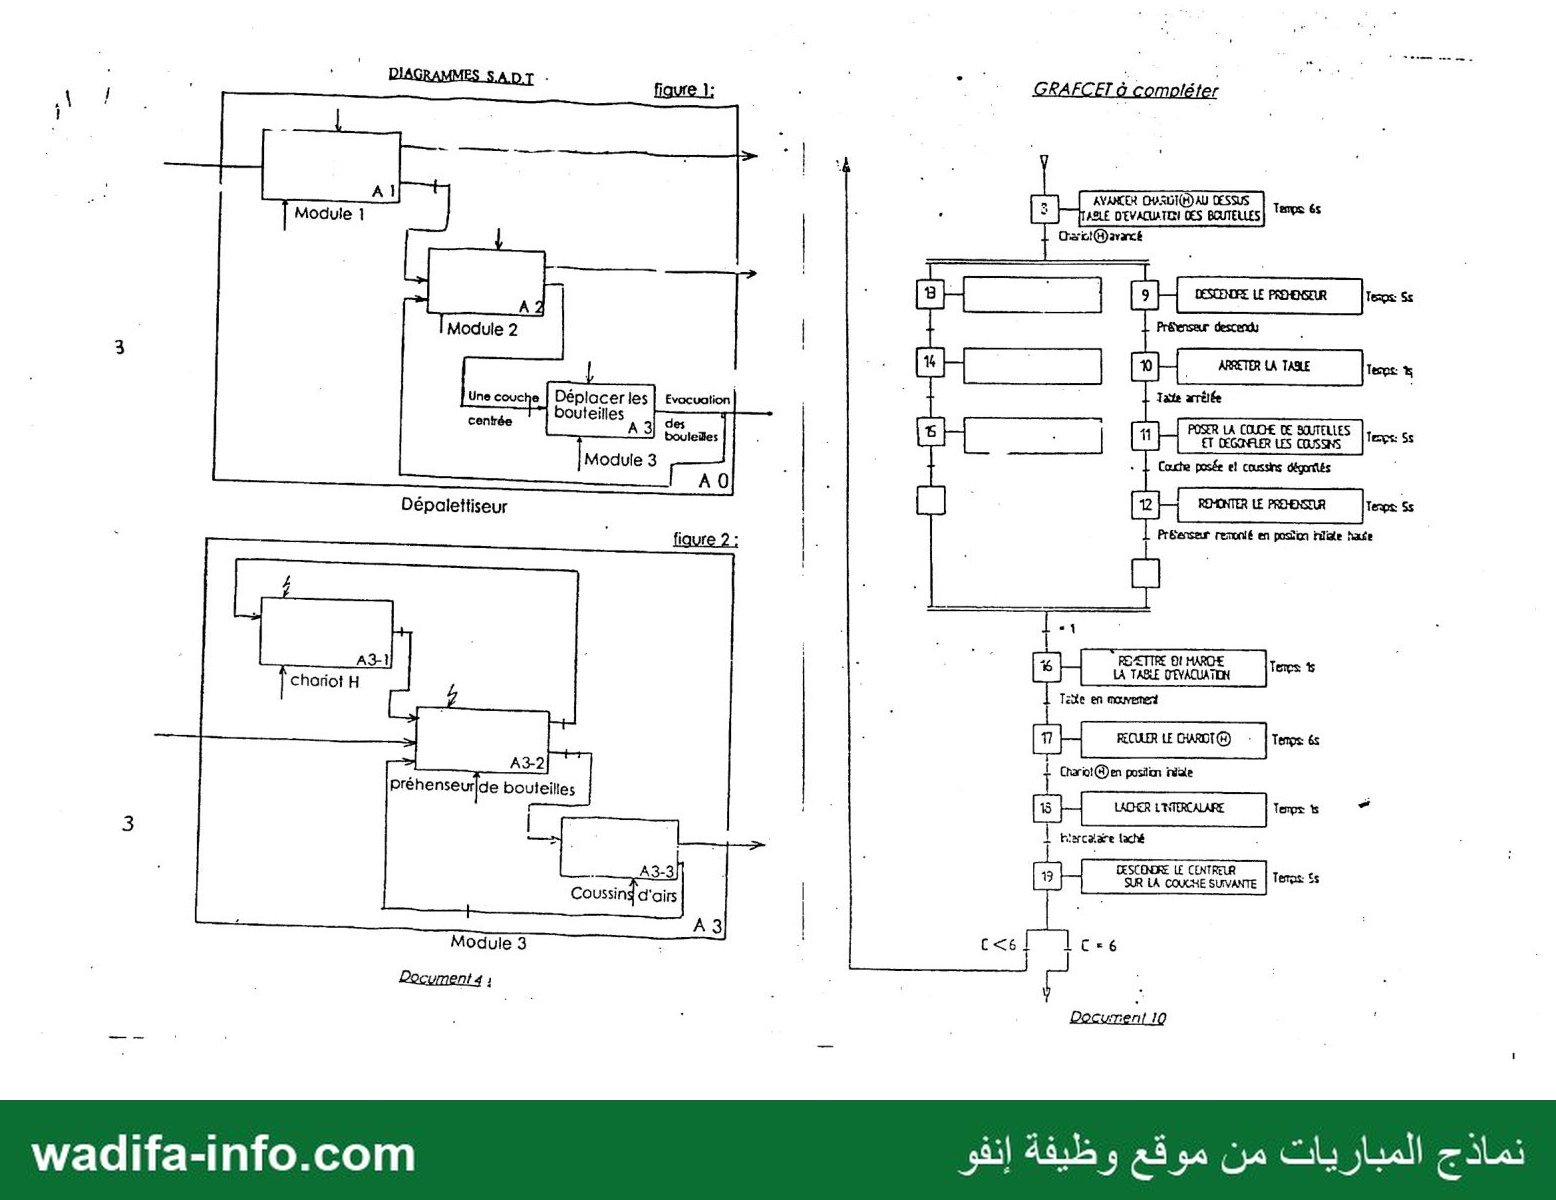
Document 4 : Diagrammes SADT (à compléter)
Document S : Etude statique
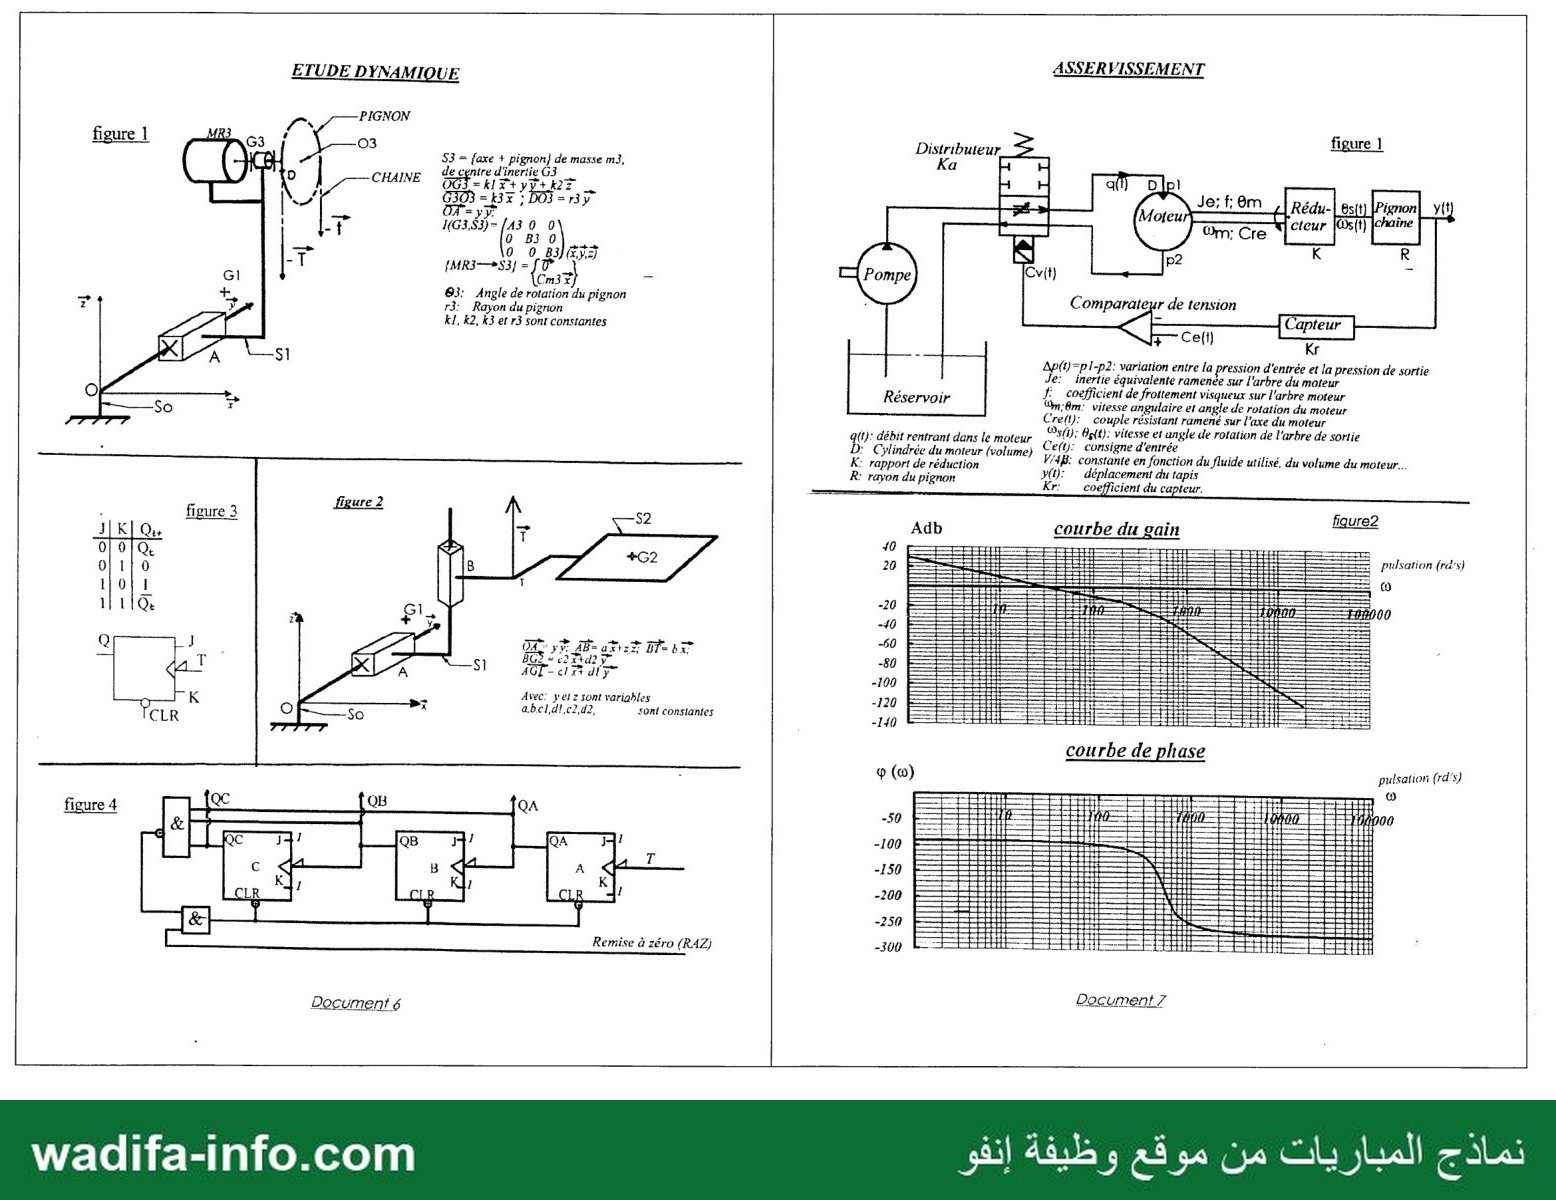
Document 6 : Etude dynamique et logique séquentielle
Document 7 : Asservissement
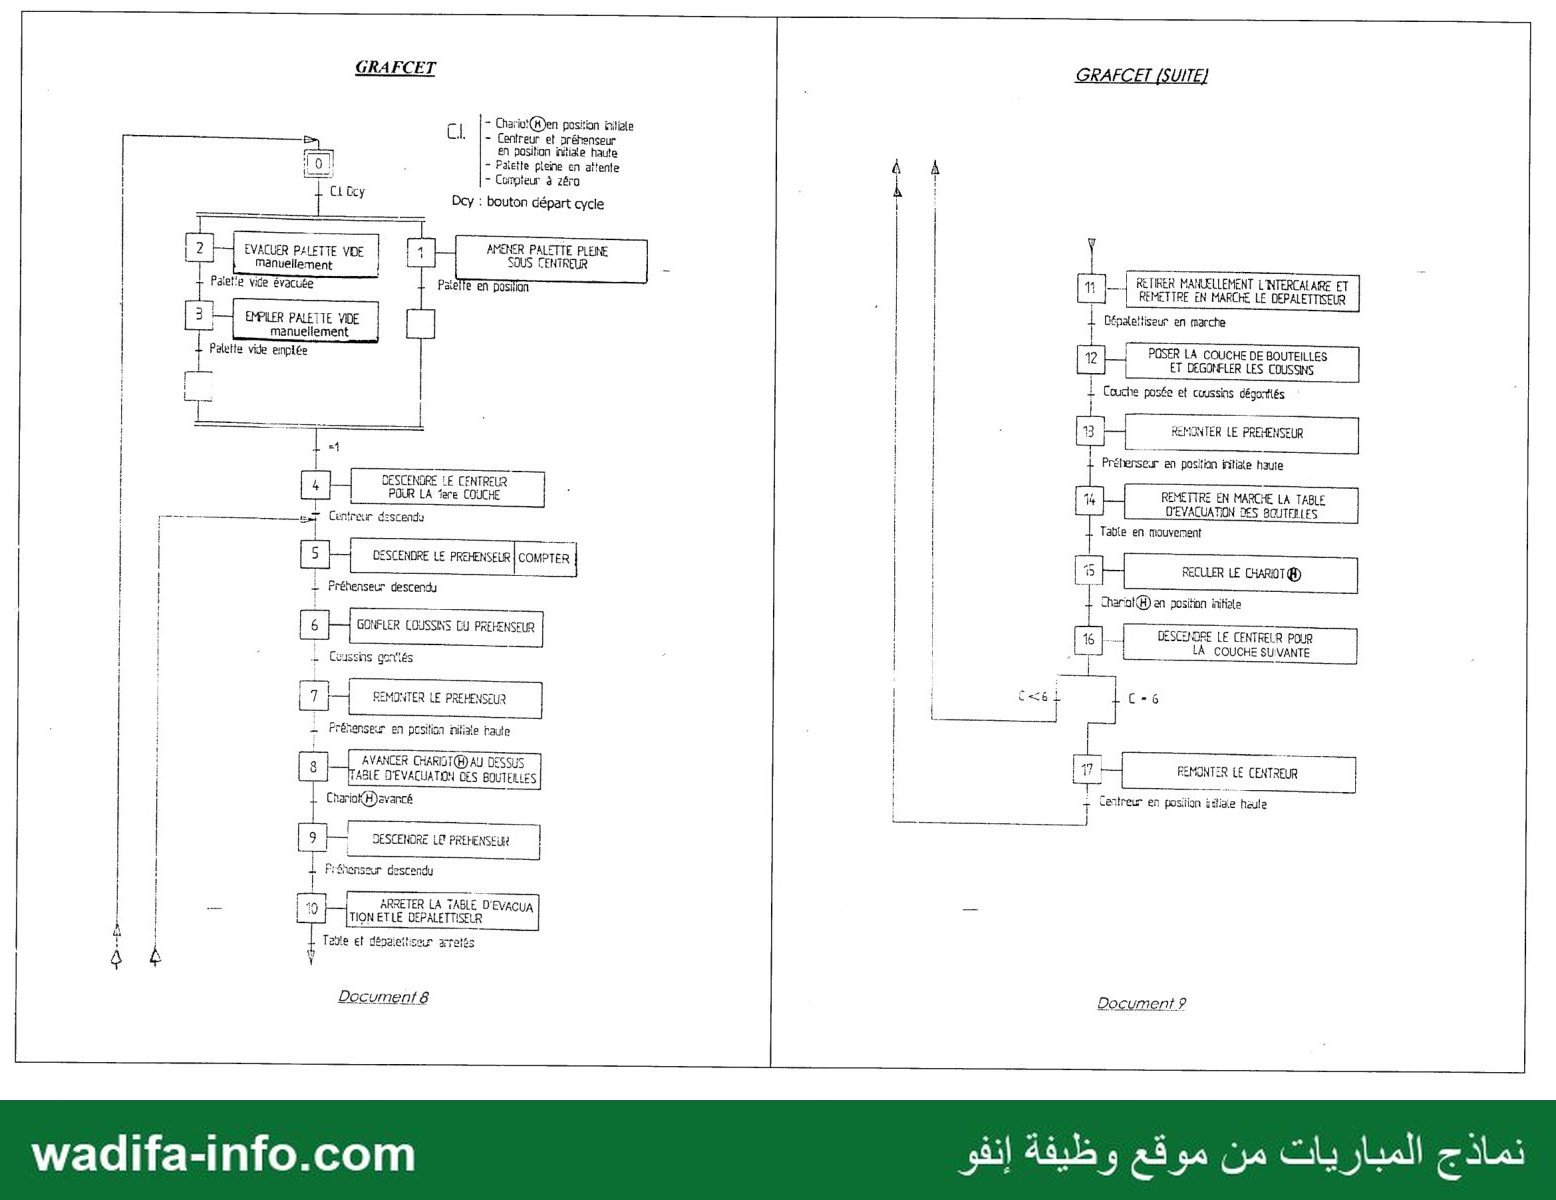
Document 8 : GRAFCET
Document 9 : GRAFCET (suite)
Document 10 : GRAFCET (à compléter).
Aucun document supplémentaire n’est autorisé,
Les calculatrices sont strictement interdites
En fin de l'épreuve, le candidat doit rendre :
* Lacopie d'examen soigneusement paginée
e Le document 4
« Le document 10.
(Si au cours de l'épreuve le candidat repère ce qui lui ا
: rs qui lui semble une erreur d'énoncé, il le signal sur ta copie et
poursuit 7 م عن en notant et امل ار les raisons des initiatives qu'il est amené à prendre. pes
€s fypothèses classiques utilisées par | ingénieur en sciences industricil ‘étude ل ê
j i à 7 iciles lors de l'étude d'un système ne
systématiquement énoncées dans le sujet, le candidat pourra formuler ceiles qu'il juge nécessaire ) pi SIP
wadifa-info.com
— صفحة 2 —
428717: I: Et 4
À partir de l'actigramme A-0 du dépalettiseur donné dans la page 1:
1-1 : Compléter le diagramme SADT niveau AO du dépaletiseur (document 4, figure1), en détaillant la
Jonction globale.
1-2 : Compléter le diagramme SADT, du module 3 (document 4, figure2), en détaillant le mveau A3
PARTIE II : 1 5
Cette étude est une première phase pour dimensionner le moteur MR4,
Hypothèses :- Le poids de ]1-2 + إل( est P'appliqué enG. اح =
- Les poids des 5 galets, du moteur + pignon sont négligés devant /‹
- Toutes les pièces sont ngides.
- Toutes les liaisons sont parfaites sauf les contacts des 5 galets sur le bâti qui sont
assimilées à des contacts ponctuels de mème angle de frottement B{coanu).
- Dans l'étude on se place à l'équilibre strict (début de glissement sans roulement aux points
de contact).
Onnote: 0 --
So -{ crémaillère ‹ bâti 2
S1={1+2+H-moieur›pignon} ; S={S1+SGalets}
le forseur des efforts exercés par So sur le galet À est :
{so —# galet A} { A cosBu + A sin B v } ;
À cosB : effort normal
À sin B: effort tangentiel
l'axe normal : Pour l'action au point A — T= :لز
l'axe tangentiel :Pour l'action au point A لا
A : Module de l'effort global au point À (inconnu ).
n retiendra la même notation pour les torseurs des efforts exercés par So sur les autres galets .
On donne : le torseur des efforts de la crémaillère sur pignon est :
{so—›S1} J -Fcos&Y + Fsina 7 & +20° et F : effort inconnu.
11-1 : Donner le graphe d'analyse des actions mécaniques mises en Jeu.
11-2 زه: À l'aide d'un schéma, définir en général, le torseur d'action mécanique d'un contact ponctuel
avec frottement entre deux solides ١ er 2 en précisant les lois de Coulomb.
b) Donner alors chaque torseur d'effort extérieur à S en son point d'application.
ك Déterminer les équations issues du principe fondamental de la statique appliqué à S au point E.
d) Peut-on résoudre le problème 7 justifier 7
On suppose maintenant que les contacts des galets sur le bâti sont sans frottement.
1-3 :Par une étude statique ; donner la liaison équivalente entre S2 et 50 ; avec S2- { $ galets}
En déduire le degré d'hyperstaiisme.
PARTIE II Etude dynamique ) document 6)
On désire étudier le module de préhension. duns le cas où les moteurs MR3 et MR4 sont actionnés
en même temps, afin de dimensionner le moteur MR3 et la liaison glissière entre له et S2.
Page - 3 -
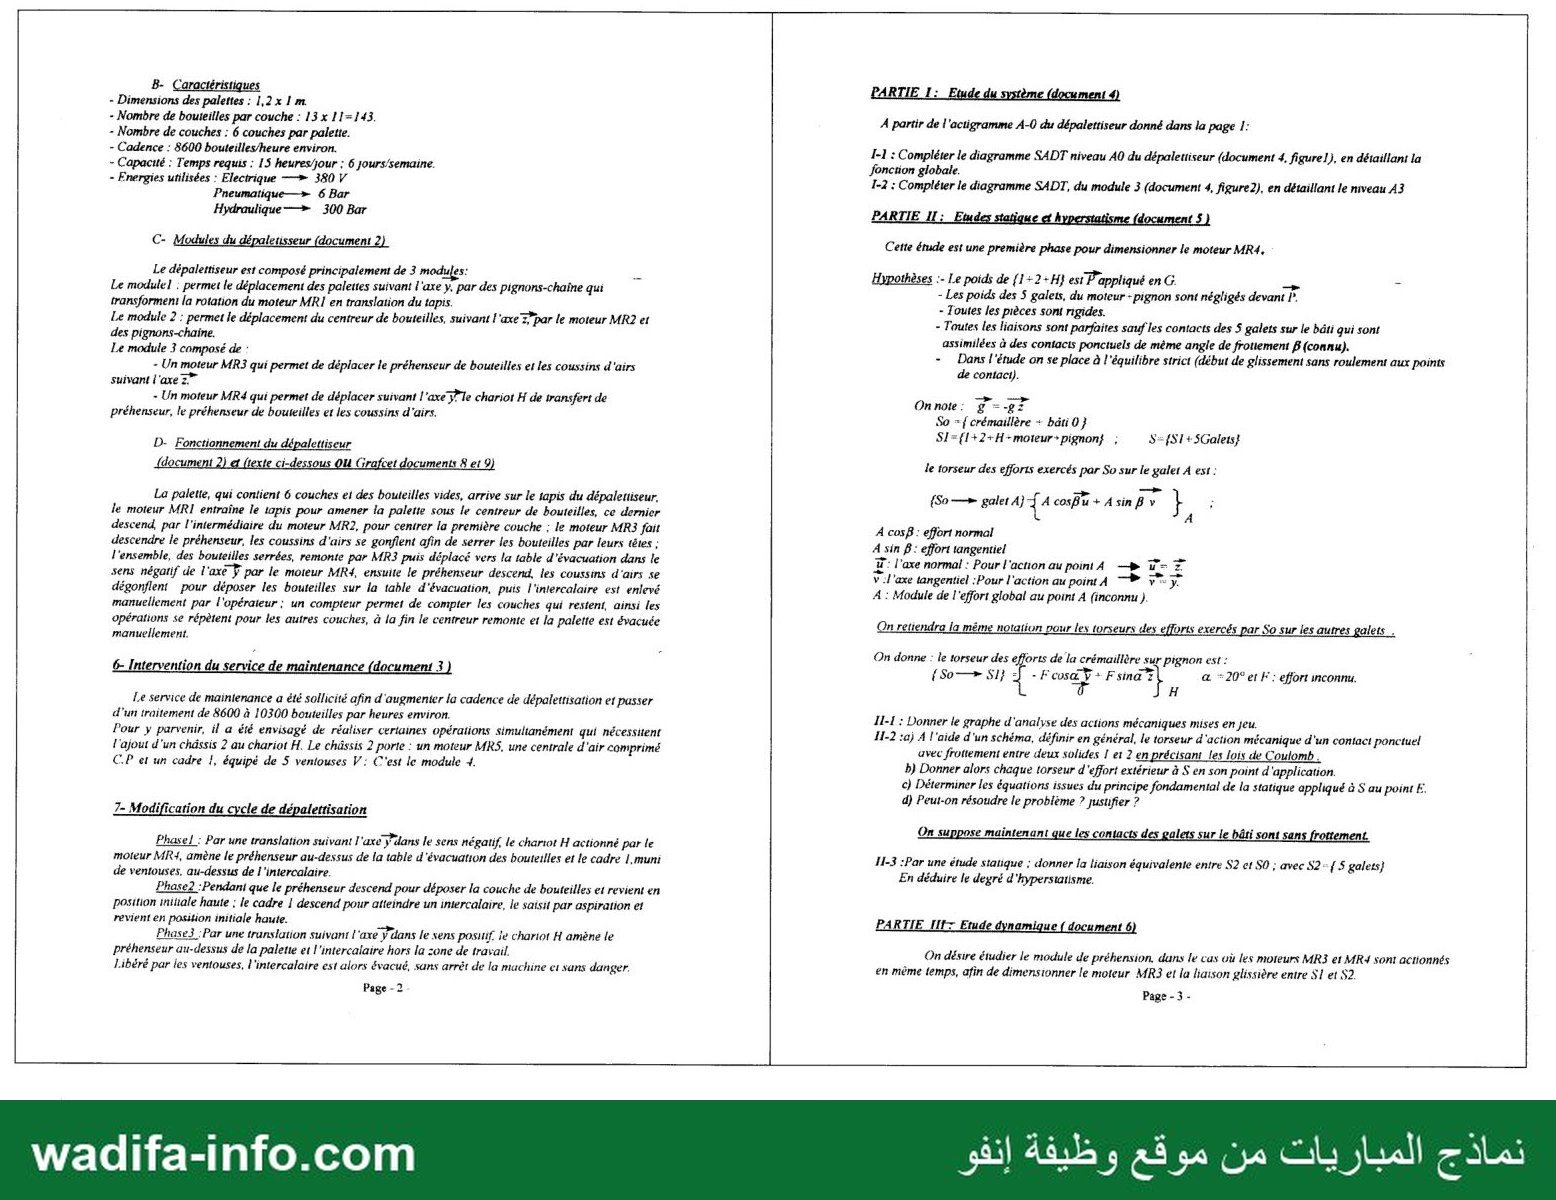
B- Caractéristiques
- Dimensions des palettes : 1,2 x ! m.
- Nombre de bouteilles par couche : 13 x 11=143,
- Nombre de couches : 6 couches par palette.
- Cadence : 8600 bouteilles/heure environ.
- Capacité : Temps requis : 15 heures/jour ; 6 jours/semaine.
- Energies utilisées : Electrique —» 7
Pneumatique—› 6 Bar
Hydraulique 300 Bar
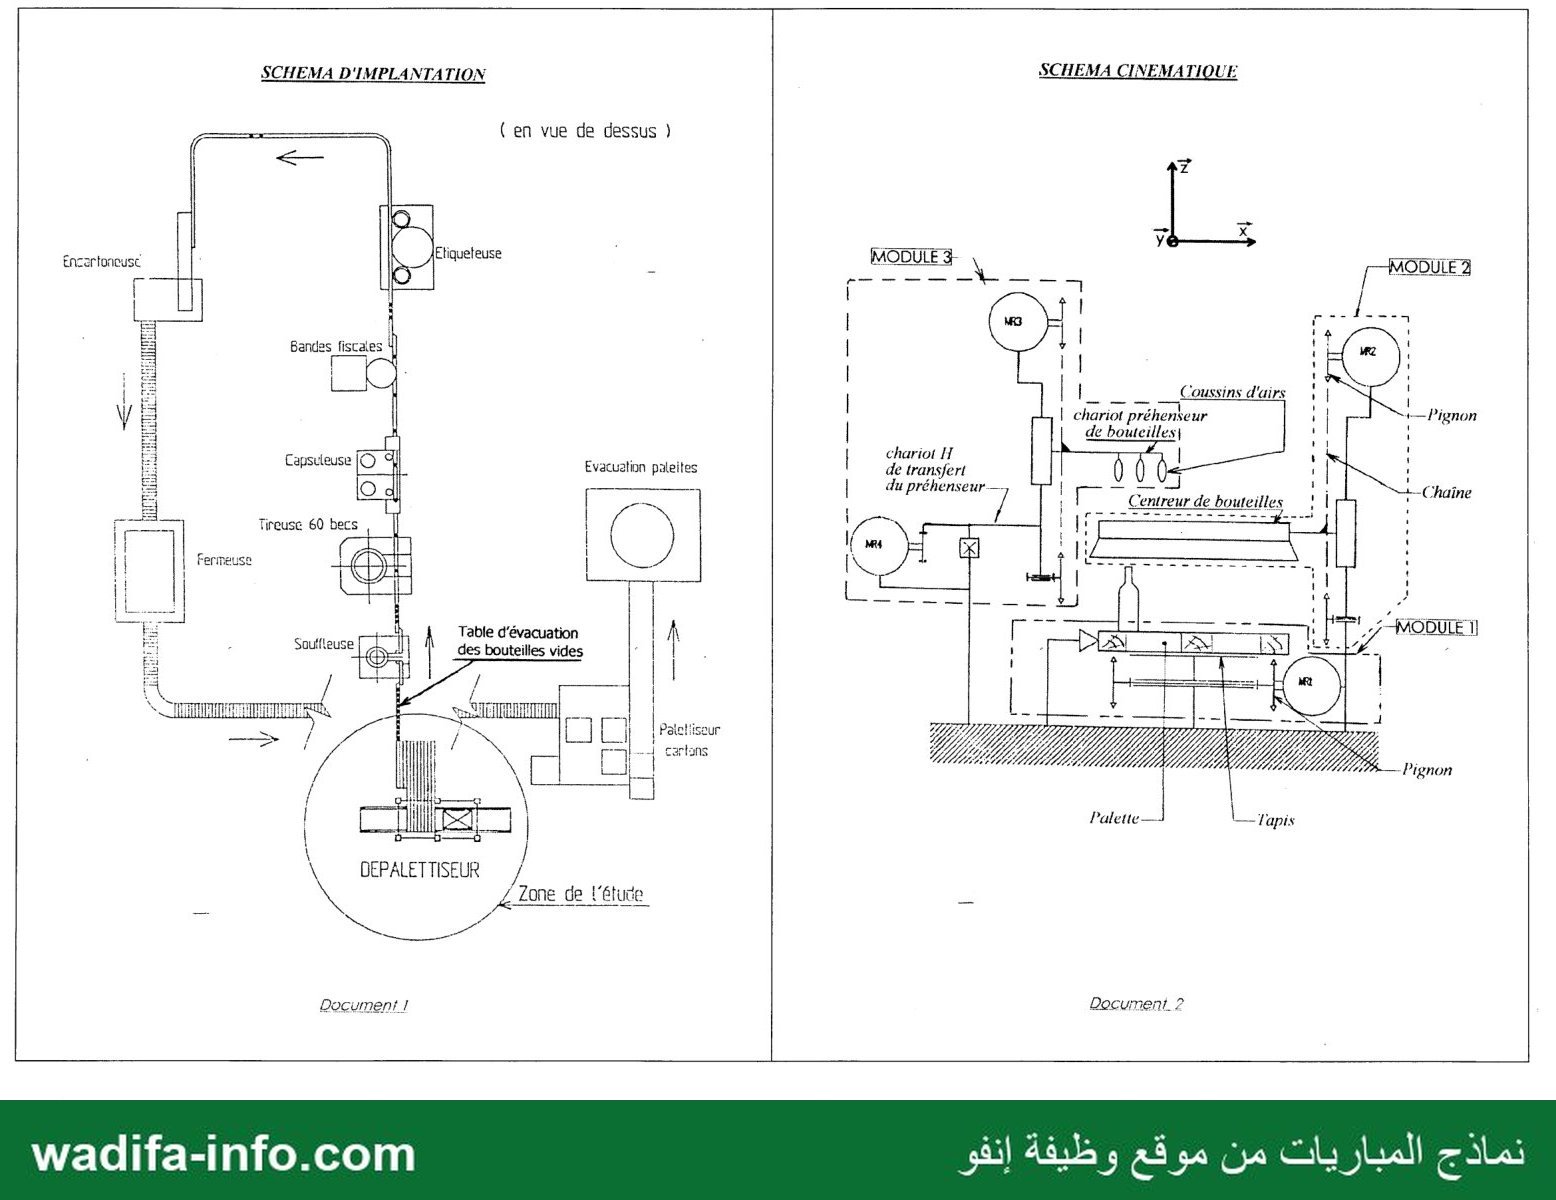
C- Modules du dépaletisseur (document 2)
Le dépalettiseur est composé principalement de 3 modules:
Le modulel : permet le déplacement des paleues suivant l'axe y, par des pignons-chaîne qui
transforment la rotation du moteur MRI en translation du tapis.
Le module 2 : permet le déplacement du centreur de bouteilles, suivant l’axe=}par le moteur MR2 et
des pignons-chaîne.
Le module 3 composé de :
- Un moteur MR3 qui permet de déplacer le préhenseur de bouteilles et les coussins d'airs
suivant l'axe z”
- Un moteur MR4 qui permet de déplacer suivant l’axeF"Ie chariot H de transfert de
préhenseur, le préhenseur de bouteilles et les coussins d'airs.
D- Fonctionnement du dépalettiseur
2 1 1 i-dessous QU Cirafcet documents 8 et 9,
La palette, qui contient 6 couches et des bouteilles vides, arrive sur le tapis du dépalettiseur,
le moteur MRI entraîne le tapis pour amener la palette sous le centreur de bouteilles, ce dernier
descend, par l'intermédiaire du moteur MR2, pour centrer la première couche ; le moteur MR3 fait
descendre le préhenseur, les coussins d'airs se gonflent afin de serrer les bouteilles par leurs têtes ;
l'ensemble, des bouteilles serrées, remonte par MR3 puis déplacé vers la table d'évacuation dans le
sens négatif de l'axë'F par le moteur MR4, ensuite le préhenseur descend, les coussins d'airs se
dégonflent pour déposer les bouteilles sur la table d'évacuation, puis l'intercalaire est enlevé
manuellement par l'opéraieur : un compteur permet de compter les couches qui restent, ainsi les
opérations se répètent pour les autres couches, à la fin le centreur remonte et la palette est évacuée
manuellement.
Intervention du service de maintenance (document 3 ) ا
Le service de maintenance a été sollicité afin d'augmenter la cadence de dépalettisation et passer
d’un traitement de 8600 à 10300 bouteilles par heures environ.
Pour y parvenir, il a été envisagé de réaliser certaines opérations simultanément qui nécessitent
l'ajout d'un chässis 2 au chariot H. Le chüssis 2 porte : un moteur MRS, une centrale d'air comprimé
C.P et un cadre !, équipé de 5 ventouses V : C'est le module 4.
7- Modification du cycle de dépalettisation
Phase! : Par une translation suivant l'axe dans le sens négatif, le chartot H actionné par le
moteur MR4, amène le préhenseur au-dessus de fa table d'évacuation des bouteilles et le cadre |. muni
de ventouses, au-dessus de l'intercalaire.
Phase2 :Pendani que le préhenseur descend pour déposer la couche de bouteilles et revient en
position initiale haute : le cadre ١ descend pour atteindre un intercalaire, le saisit par aspiration et
revient en position initiale haute.
Phase3 Par une translation suivant | ‘axe J'dans le sens posuif ie chariot H amène le
préhenseur au-dessus de la palene et l'intercalaire hors la zone de travail.
Libéré par les ventouses, l'intercalaire est alors évacué, sans arrêt de la machine ك sans danger.
Page -2
wadifa-info.com
— صفحة 3 —
V-I : Donner la transformée de Laplace des équations du comportement du système ;on suppose que les
conditions initiales sont nulles.
V-2 : Recopier sur la copie et compléter le schéma fonctionnel de consigne d'entrée Ce(p) et de sortie le
déplacement du tapis y(p).
Dans la suite on prend Cre(p) = 0.
V-3 : Exprimer œm(p) sous la forme suivante : œn(p) = F(p). Cvp)
V4: Exprimer F,(p) sous forme canonique : Fy(p) + K; / (1 + 22 Pé@,," pro)
et en déduire les expressions de K4, 24, Ont.
V-5 : Donner le schéma fonctionnel en fonction de (م)ر/
Dans la suit on fait apparaître: عا : z1 :@n; sans les remplacer par leurs expressions
V-6: a) Donner l'expression de l'erreur »م (p)=Cv{p) en fonction de Ce(p) et Fr(p)
8) Caiculer :
€ l'erreur statique (lim زع quand t› + 00) ; pour Ce(t) une entrée à échelon unitaire
5 l’erreur de trainage (lim زه quand (7 + زمه ; pour Ce(t)'= t u(t)
V-7 : On donne dans document 7 figure 2, le diagramme de Bode de la fonction de transfert en boucle
ouverte Hbo (p) de l'ensemble du système.
a) Sachant que la réponse indicielle du moteur seul (d'entrée 9(Y et de sortie (لاإينه est la plus rapide
possible et sans dépassement, Choisir un modèle pour Hbofp) et identifier ses constantes
caractéristiques.
b) Donner la marge de phase MP et la marge de gain MG,
© On désire varier la marge de stabilité pour influencer la précision, par un correcteur proportionnel
A; déterminer la valeur de Adb pour avoir une marge de phase MP, —+5° ; en déduire la marge de
gain MG, .
PARTIE VI: Grafcet (documents 8 — 9 — 10)
L'intervention du service de maintenance permet :
- L'amélioration de la sécurité, par la suppression de l'intervention manuelle de | "opérateur.
- L'augmentation de la cadence de dépalettisation en passant de : environ 8600 bouteilles par heure à
environ 10300 bouteilles par heure, en exploitant le temps passé par l'opérateur pour arrêter la machine,
enlever un intercalaire, remettre la machine en marche qui est de 90 secondes.
Pour 8600 bouteilles: la durée d'un cycle de palette est de 6 minutes, y compris (90 secondes) le
temps passé par l'opérateur pour faire sa tâche.
VFA : Pour atteindre une cadence d'environ 10300 bouteilles par heure (voir les caractérisuques page 2)
VI-AI: Calculer le nombre de palettes à traiter par heure
VT-A2: Calculer la durée d'un cycle pour une palette
VI-A3: En déduire le temps à gagner par palette
VI-A4: Vérifier la validité de cette augmentation de cadence
VEB : On donne le GRAFCET de fonctionnement du système dans les documents 8 et 9
D'aprèste cycle de dépalettisation modifié décrit page 2.
Compléter le grafcet du cycle de dépalettisation modifié (document 10) à partir de l'étape 8.
Page-5-
نماذج المباريات من موقع وظيفة إنفو
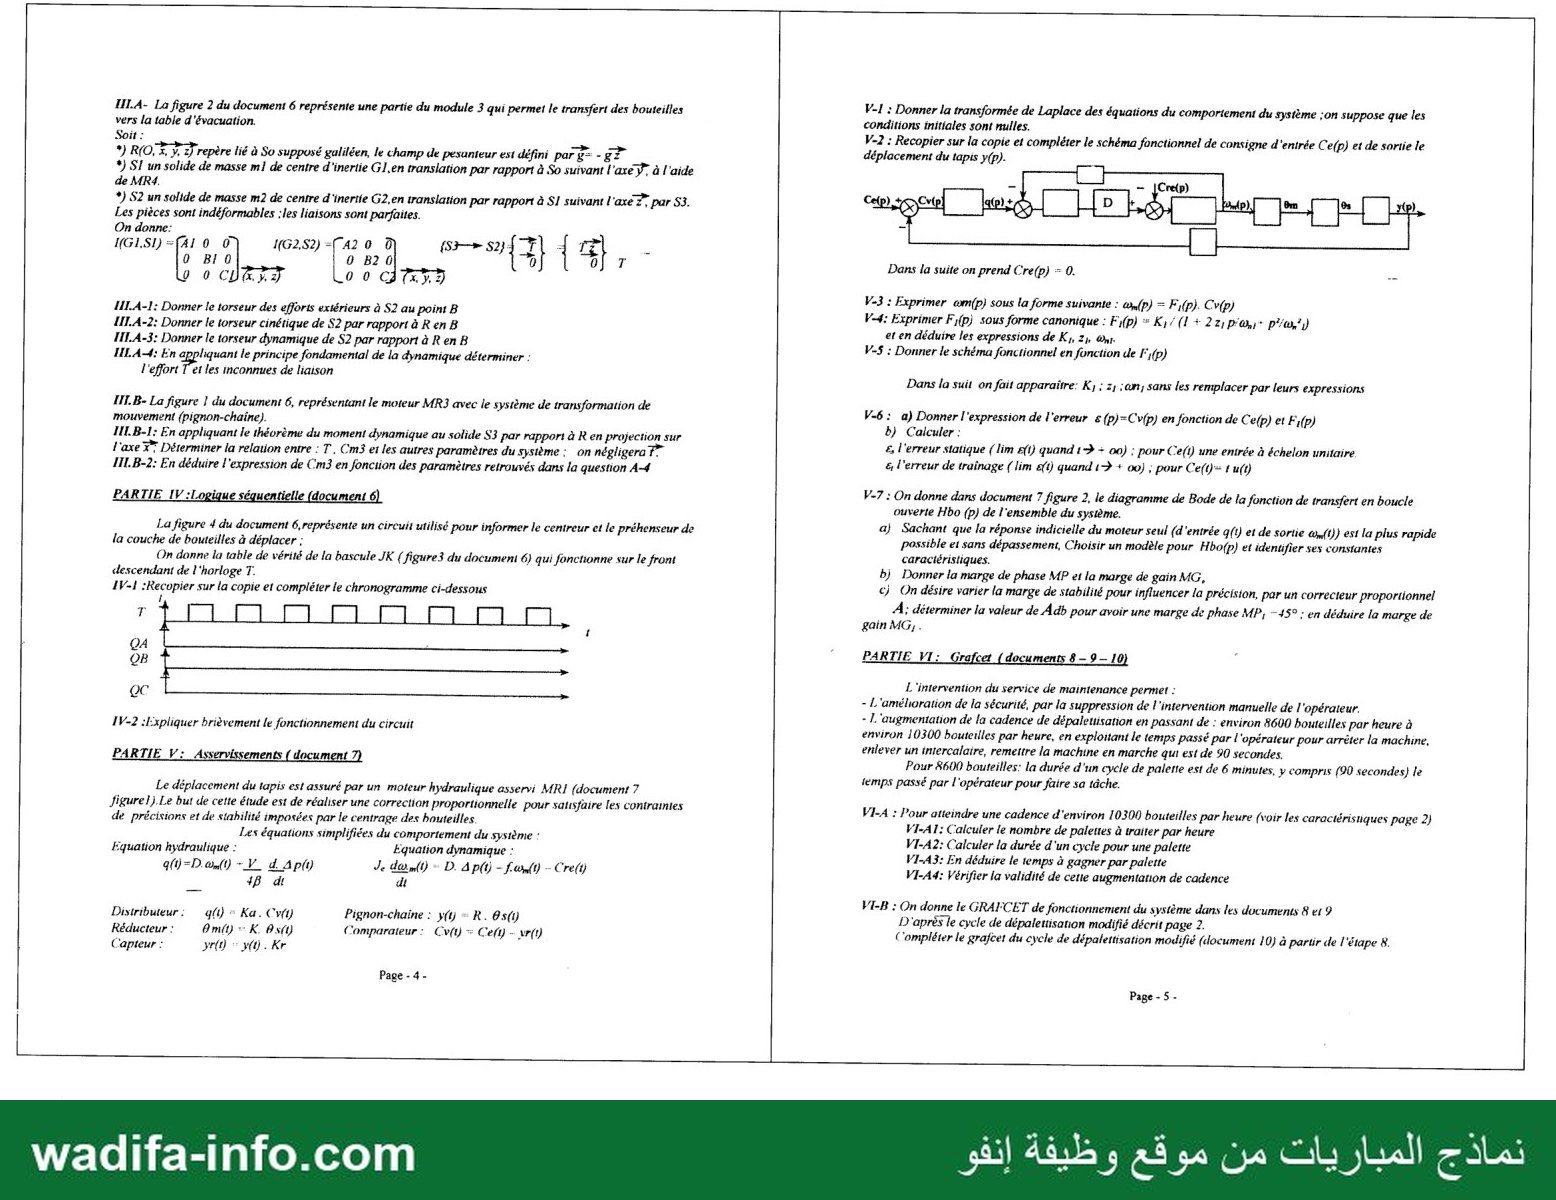
1114- La figure 2 du document 6 représente une partie du module 3 qui permet le transfert des bouteilles
vers la table d'évacuation.
Soit :
*) R(O, x, y, 2 repère lié à So supposé galiléen, le champ de pesanteur est défini par g› - 2
*) SI un solide de masse m1 de centre d'inertie 01.60 translation par rapport à So suivant l'axe” à l'aide
de MR4.
*( S2 un solide de masse m2 de centre d'inertte G2,en translation par rapport à S1 suivant l'axe 7, par S3.
Les pièces sont indéformables :les liaisons sont parfaites.
On donne:
HG1S1) -)41 0 0 1(G2,52) - 2 0 s›—sy{47| 4 7 -
0 BI0 0 82 0 0 0[ 7
9 0 مر ل 2 0 0 7 55)
HI.A-1: Donner le torseur des efforts extérieurs à 52 au point 8
LIT.A-2: Donner le torseur cinétique de S2 par rapport à R en 8
TIL.A-3: Donner le torseur dynamique de S2 par rapport à R en B
HLAA: En appliquant le principe fondamental de la dynamique déterminer :
l'effort T et les inconnues de liaison
111.12١ La figure [ du document 6, représentant le moteur MR3 avec ie système de transformation de
mouvement (pignon-chaîne).
IN.B-1; En appliquant le théorème du moment dynamique au solide S3 par rapport à R en projection sur
l'axe 7: Déterminer la relation entre : T . Cm3 et les autres paramètres du système : on négligera ri
111.B-2: En déduire l'expression de Cm3 en fonction des paramètres retrouvés dans la question A4
PARTIE IV :Logique séquentielle (document 6)
La figure 4 du document 6, représente un circuit utilisé pour informer le centreur et le préhenseur de
la couche de bouteilles à déplacer ;
On donne la table de vérité de la bascule JK ( figure3 du document 6) qui fonctionne sur le front
descendant de l'horloge 7:
1V-1 :Recopier sur la copie et compléter le chronogramme ci-dessous
1
00
1V-2 :Expliquer brièvement le fonctionnement du circuit
PARTIE V: Asservissements ( document 7)
Le déplacement du tapis est assuré par un moteur hydraulique asservi MRI (document 7
figure1).Le but de cette étude est de réaliser une correction proportionnelle pour satisfaire les contraintes
de précisions et de stahilité imposées par le centrage des bouteilles.
Les équations simplifiées du comportement du système :
Equation hydraulique : Equation dynamique :
a(ÿ=D.œn() -V_ d'Apl Je dœn(t) ٠ D. A pÿ - fe) - Cre()
48 di dt
Distributeur: gl} + Ka. Cv{)
Réducteur : Am) - K. 8s()
Capteur : rl) + y). Kr
Pignon-chaine : y(y ‹ R. Os(y)
Comparateur: Cv(t) = Ce(ÿ) - vr(t)
Page-4-
wadifa-info.com
— صفحة 4 —
chariot préhenteur
de bouteilles{
—Pignon
chariot H
de transfert
du préhenseur-—
—Chaîne
-Pignon
Document. ?
نماذج المباريات من موقع وظيفة إنفو
( en vue de dessus )
Evacuation phases
Zone de !’étu
Etiqueteuse
Table d'évacuation | /
des bouteilles vides |
SCHEMA D'IMPLANTATION
Encertoncuse
Bandes fiscales أ
DSTI PTS Hi Tiji
= Tireuse 60 becs
Fermeuse 1
à chan
\ DEPALETTIS
Document !
wadifa-info.com
— صفحة 5 —
ETUDE STATIQUE
7
Bâti 0—
(Plaque d'épaisseur
supposée négligeable)
1
Les galets ont le
même rayon: Rg
Document 5
نماذج المباريات من موقع وظيفة إنفو
Sens de déplacement
MODULE 4
TRANSLATION لا 0E(FA) -(Z)-
Position haute
عنام اناك
TRANSLATION 1: de (4)
Ventouses
wadifa-info.com
— صفحة 6 —
ASSERVISSEMENT
ETUDE DYNAMIQUE
PIGNON
Distributeur
S3 = faxe + pignon} de masse m3,
de centre d'inertie G3
CHAINE 22م +لزبر + زم - و0 _
603 3 Dos =riy
24
(G3S3)- {43 0 0
0 80},
Cm3x T
83: Angle de rotation ‘du pignon
r3: Rayon du pignon
KI, K2, K3 et r3 sont constantes
Cvit)
Comparateur de tension
Ap(t)=p1-p2: variation entre la pression d'entrée et la pression de sortie
Je: inertie équivalente ramenée sur l'arbre du moteur
F coefficient de frottement visqueux sur l'arbre moteur
Om: vitesse angulaire et angle de rotation du moteur
Cre(t): couple résistant ramené sur l'axe du moteur
a(t): débit rentrant dans le moteur ل 810: ; ess et angle de rotation de l'arbre de sortie
D: Cylindrée du moteur (volume) e(ÿ- consigne d'entrée
K: rapport de réduction V/4B: constante en fonction du fluide utilisé, du volume du moteur.
es 5 M1): déplacement du tapis
R: rayon du pignon Kr: coefficient du capteur.
n fiqure2
Adb courbe du gain جب
1
mass
60 ss
OX داه =46 ار 07 7 Es
5 اط 2302 دياك -80 cn
461 - c1 3 ال
Avec: yet ع sont variables -120
abeld!,c2,d2, sont consiantes
0
-50 #00 25
Hs eos
50 == Es
-250 حلب FF
Remise à zéro (RAZ) -300 =
Document 7
Document 6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
GRAFCET
y |- 030100 position مط
8 Centreur et préhenseur
En position iétiale haute
- Paietle pleine en attente
- Compteur 4 0
PURE Dcy : bouton départ cycle
EVACUER PALETTE VDE |
manuellement !
Palet‘e vide évacuée
| 3 عام ل PALETIE VIDE
manuellement
Palette vide emplée
AMENER PALETTE PLEINE
SOUS CENTREUR
Pateïte 0 1
RETIRER MANUELLEMENT L'NTERCALARE ET .ا
RÈMETTRE EN MARCHE LE DEPALETTISEUR ;
| Cépalettiseur en marche
| POSER LA COUCHE DE BOUTEILLES
ET DEGONFLER LES COUSSINS
j Couche posée et coussins dégontiés
: ! ; : 1[ + REMONTER LE PREMENSEUR
Préherseur en position علاط haute
DESCENDRE LE CENTREUR : : 1 REMETTRE EN MARGE LA TABLE
POUR LA ere COUCHE : 8 D'EVACUATION DES SOUTERLES
Centreur descends Tadle en mouvement تواست ا
DESCENDRE LE PREHENSEUR | 001:8 | € + RECULER LE CHAROT(@)
= Fréhenseur descendu
| Tarot! an position initiale
GONFLER COUSSINS CU PRÉHENSEUR DESCEIORE LE CENTRELR POUR
î LA COUCHE SUVANTE
1 ١ ات Cuussis gontés
— Préhense en position nitiale fade
REMONTER LE PREHENSEUR
AVANCER CHARIOT AU DESSUS ir ل REMONTER LE CENTREUR
TABLE D'EVACUATION CES BOUTELLES vire
i - Centreur en position tdtiaie دار
Chariok(H)=vancé
À Frésenseur descendu
_ En ARRETER LA TABLE D'EVACUA
7 ً TION ETLE DEPALETTISELR
| وى ىه لاو |
1
1
ا ا ا سسا تناس ساسج .+
Document 8 Document 2
wadifa-info.com
— صفحة 8 —
Module 1
Déplacer les | Evacuation :
bouteilles a 3] des q
Module 3 ;
Dépalettiseur !
3 fiqure 2 : | ;
A3-1
choriot H
A3-2 ! عاتم انكمم دن )امد
Préhenseur de bouteilles Ten 85
3 | | عملي اط laché
| | ONE LE CENTREUR ;
43-3 مويه ووو بوي | Téras: مك
Coussing 05 |
A3
Module 3 5 -
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences industrielles du Concours National Commun (CNC) d'admission aux grandes écoles d'ingénieurs marocaines, session 2002 (la page de garde indique « Filières : M & M' »), durée 4 heures, calculatrices interdites. Support d'étude : le dépalettiseur d'une chaîne d'embouteillage de boissons gazeuses, avec six parties indépendantes : analyse fonctionnelle SADT, statique et hyperstatisme, dynamique, logique séquentielle, asservissement et GRAFCET. C'est un problème à documents (10 documents annexes, dont les documents 4 et 10 à rendre). Voici une correction méthodologique proposée.
💡 Avant de commencer : les six parties sont indépendantes. Commencez par les points « sûrs » : GRAFCET et calculs de cadence (partie VI), logique séquentielle (IV) et asservissement (V), qui rapportent vite. En statique (II) et en dynamique (III), posez d'abord proprement les torseurs au point demandé avant de projeter, et annoncez vos conventions de signe. Les valeurs lues sur le diagramme de Bode sont approximatives : dites-le sur la copie.
Partie I : Analyse fonctionnelle SADT (document 4)
I-1 : Niveau A0 du dépalettiseur
L'actigramme A-0 donne : entrée palettes pleines de bouteilles vides ; contrôles énergies électrique, pneumatique, hydraulique et opérateur ; sorties bouteilles sur la table d'évacuation, intercalaires évacués manuellement, palettes vides empilées manuellement ; support dépalettiseur. On le détaille en trois fonctions, une par module :
- A1 : « Amener la palette sous le centreur », support Module 1 (tapis entraîné par MR1, moteur hydraulique). Entrée : palette pleine ; sortie vers A2 : palette en position ; autre sortie : palette vide évacuée (fin de cycle). Contrôle : énergie hydraulique, ordre de l'opérateur (départ cycle).
- A2 : « Centrer la couche de bouteilles », support Module 2 (centreur, MR2 et pignons-chaîne). Entrée : palette en position ; sortie vers A3 : une couche centrée ; sortie : intercalaire libéré (évacué par l'opérateur). Contrôle : énergie électrique.
- A3 : « Déplacer les bouteilles », support Module 3. Entrée : une couche centrée ; sortie : évacuation des bouteilles sur la table. La boucle de retour de A3 vers A2 correspond à l'information « couche déposée, passer à la couche suivante » (compteur de couches).
I-2 : Niveau A3 (module 3)
- A3-1 : « Transférer le préhenseur suivant y », support chariot H et moteur MR4 (énergie électrique). Il reçoit l'ordre de A3-2 (préhenseur remonté) et l'autorise à descendre une fois au-dessus de la table.
- A3-2 : « Déplacer verticalement le préhenseur suivant z », support préhenseur de bouteilles et MR3. Entrée : la couche centrée.
- A3-3 : « Serrer puis lâcher les bouteilles par leurs têtes », support coussins d'air (énergie pneumatique 6 bar). Sortie : couche de bouteilles déposée sur la table d'évacuation. Le retour vers A3-2 est l'information « coussins gonflés / dégonflés ».
Partie II : Statique et hyperstatisme (document 5)
II-1 : Graphe d'analyse des actions mécaniques
Solides : So (bâti + crémaillère), S1 = {1+2+H+moteur+pignon}, les 5 galets A, B, C, D, E. Liaisons : pivots parfaites galet/S1 (×5) ; contacts ponctuels avec frottement galet/So aux points A, B, C, D, E ; engrènement pignon/crémaillère en H ; action extérieure : pesanteur P en G sur S1 (poids des galets négligé).
II-2 a) Contact ponctuel avec frottement (lois de Coulomb)
Au point de contact I entre 1 et 2, de normale n (de 1 vers 2) et de plan tangent (t) : {1→2} = {N n + T t ; 0}I (moment nul en I). Lois de Coulomb, avec f = tan φ :
- glissement : |T| = f·|N|, T colinéaire et opposé à la vitesse de glissement V(I, 2/1) ; la résultante est sur le cône de frottement ;
- adhérence : |T| ≤ f·|N| (résultante à l'intérieur du cône de demi-angle φ).
Ici, à la limite du glissement, la résultante fait l'angle β avec la normale : composantes A cos β (normale) et A sin β (tangentielle), avec un seul inconnu par contact, le module A.
II-2 b) Torseurs extérieurs à S = S1 + 5 galets
- Pesanteur : {−P z ; 0}G.
- Crémaillère/pignon : {−F cos α y + F sin α z ; 0}H, α = 20°.
- Galet A : {A cos β z + A sin β y ; 0}A ; de même pour B, C, D, E avec B, C, D, E inconnus. Les normales sont ±z selon que le galet roule sur ou sous le bord de la plaque (lecture du document 5 : A, B et E portent vers le haut, C et D appuient vers le bas) ; la composante tangentielle est selon +y, opposée au déplacement (sens −y).
II-2 c) PFS appliqué à S au point E
Positions données : EA = −L2 y + L1 z, EB = L2 y + L1 z, EC = −L2 y + L3 z, ED = L2 y + L3 z, EG = −a1 x + d3 z, EH = EA − HA = −h1 x − (L2 + h2) y + L1 z. Toutes les forces sont dans le plan (y, z). Avec les sens de normale ci-dessus :
- Résultante sur x : 0 = 0 (identiquement).
- Résultante sur y : (A + B + C + D + E) sin β − F cos α = 0.
- Résultante sur z : (A + B − C − D + E) cos β − P + F sin α = 0.
- Moment en E sur x : −A(L2 cos β + L1 sin β) + B(L2 cos β − L1 sin β) + C(L2 cos β − L3 sin β) − D(L2 cos β + L3 sin β) + F(L1 cos α − (L2 + h2) sin α) = 0.
- Moment en E sur y : h1 F sin α − a1 P = 0.
- Moment en E sur z : h1 F cos α = 0.
Les signes des termes en C et D dépendent du sens des normales lu sur le document 5 : c'est l'étape à justifier sur la copie.
II-2 d) Peut-on résoudre ?
Non. Il y a 6 inconnues (A, B, C, D, E, F) mais l'équation de résultante sur x est 0 = 0 : il reste au mieux 5 équations. De plus, les deux équations de moment sur y et z ne font intervenir que F et P et sont incompatibles entre elles (h1 F cos α = 0 alors que h1 F sin α = a1 P). Le modèle « 5 contacts ponctuels dans le plan (y, z) » ne peut pas équilibrer les actions hors plan : il faut soit tenir compte du guidage latéral (suivant x) des galets, soit accepter que le problème est hyperstatique et ajouter des hypothèses (symétrie, déformations).
II-3 : Liaison équivalente S2/S0 sans frottement, hyperstatisme
Sans frottement, chaque contact ponctuel transmet une seule force Ni z. Le torseur transmissible de l'ensemble au point E est {(ΣNi) z ; (Σ yi Ni) x}E. Les moments sur y sont nuls, car tous les points de contact sont dans le plan x = 0 : leurs projections sur le plan (x, y) sont alignées sur l'axe (E, y). La liaison équivalente est donc une liaison linéaire rectiligne de normale z et de ligne de contact (E, y), avec 2 inconnues statiques (Z, L). Degré d'hyperstatisme des liaisons en parallèle : h = Σ nsi − rs = 5 − 2 = 3.
Partie III : Étude dynamique (document 6)
Notations : OA = y y, AB = a x + z z, BT = b x, BG2 = c2 x + d2 y, AG1 = c1 x + d1 y ; S1 est en translation suivant y, S2 en translation suivant z par rapport à S1 ; {S3→S2} = {T z ; 0}T.
III.A-1 : Torseur des efforts extérieurs à S2 en B
- Glissière parfaite S1→S2 d'axe z : {X x + Y y ; L x + M y + N z}B.
- Pesanteur : {−m2 g z ; BG2 ∧ (−m2 g z)}B = {−m2 g z ; −m2 g d2 x + m2 g c2 y}B.
- Chaîne : {T z ; BT ∧ T z}B = {T z ; −b T y}B.
Somme : {X x + Y y + (T − m2 g) z ; (L − m2 g d2) x + (M + m2 g c2 − b T) y + N z}B.
III.A-2 : Torseur cinétique de S2/R en B
S2 est en translation : V(G2) = ẏ y + ż z et σ(G2) = 0. Transport : σ(B) = BG2 ∧ m2 V(G2), d'où {m2(ẏ y + ż z) ; m2(d2 ż x − c2 ż y + c2 ẏ z)}B.
III.A-3 : Torseur dynamique de S2/R en B
De même : {m2(ÿ y + z̈ z) ; m2(d2 z̈ x − c2 z̈ y + c2 ÿ z)}B.
III.A-4 : PFD, effort T et inconnues de liaison
- x : X = 0 ; y : Y = m2 ÿ ;
- z : T − m2 g = m2 z̈, d'où T = m2 (g + z̈) ;
- moment x : L = m2 d2 (g + z̈) ;
- moment y : M + m2 g c2 − b T = −m2 c2 z̈, d'où M = m2 (g + z̈)(b − c2) ;
- moment z : N = m2 c2 ÿ.
Le mouvement simultané de MR3 et MR4 (ÿ ≠ 0) charge la glissière par Y et N : c'est ce qui sert à la dimensionner.
III.B-1 : Théorème du moment dynamique sur S3 en projection sur x
S3 = {axe + pignon} tourne autour de (G3, x) par rapport à S1, qui est en translation. En G3, point de l'axe, δ(G3, S3/R)·x = A3 θ̈3 (la translation d'ensemble n'apporte rien en G3). Actions sur S3 en moment sur x : couple moteur Cm3 ; brin tendu de la chaîne −T z en D, avec G3D = k3 x − r3 y, d'où (G3D ∧ (−T z))·x = r3 T. Le brin mou t est négligé, et la pivot parfaite et le poids (appliqué en G3 sur l'axe) ne donnent rien sur x. On obtient : A3 θ̈3 = Cm3 + r3 T.
III.B-2 : Expression de Cm3
Non-glissement chaîne/pignon en D : V(D) = θ̇3 x ∧ (−r3 y) = −r3 θ̇3 z = ż z, d'où θ̇3 = −ż / r3. Avec T = m2 (g + z̈) : Cm3 = −[ r3 m2 (g + z̈) + A3 z̈ / r3 ]. Le signe moins traduit seulement le sens de rotation choisi ; en valeur absolue, pour la montée, |Cm3| = r3 m2 (g + z̈) + A3 z̈ / r3 (charge + inertie du pignon).
Partie IV : Logique séquentielle (document 6, figures 3 et 4)
IV-1 : Chronogramme
Les trois bascules JK ont J = K = 1 : elles basculent (Qt+1 = Q̄t) à chaque front descendant de leur horloge. A reçoit T, B reçoit QA, C reçoit QB : c'est un compteur asynchrone binaire (QA poids faible). La porte ET à sortie inversée (NON-ET) reçoit QA, QB et QC ; sa sortie, combinée par un ET avec l'entrée RAZ, commande les CLR actifs à l'état bas. États successifs (QC QB QA) après chaque front descendant de T :
| Front de T | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
|---|---|---|---|---|---|---|---|---|---|---|
| QA | 0 | 1 | 0 | 1 | 0 | 1 | 0 | 0* | 1 | 0 |
| QB | 0 | 0 | 1 | 1 | 0 | 0 | 1 | 0* | 0 | 1 |
| QC | 0 | 0 | 0 | 0 | 1 | 1 | 1 | 0* | 0 | 0 |
* Au 7e front, l'état 111 apparaît un bref instant : la NON-ET passe à 0, les CLR sont activés et le compteur est remis immédiatement à 000. Sur le chronogramme, QA change à chaque front descendant de T, QB à chaque front descendant de QA, QC à chaque front descendant de QB.
IV-2 : Fonctionnement
Le circuit est un compteur asynchrone modulo 7 (états 0 à 6). Il compte les couches traitées (6 couches par palette) : l'état 6 = 110 correspond à la dernière couche, puis la détection de 111 provoque la remise à zéro automatique. L'entrée RAZ (active à 0) permet une remise à zéro forcée, par exemple à l'arrivée d'une nouvelle palette. La lecture des trois entrées de la porte ET se fait sur le scan : si l'on ne lisait que QB et QC, le compteur serait modulo 6 (remise à zéro sur 110).
Partie V : Asservissement du tapis (document 7)
V-1 : Transformées de Laplace (conditions initiales nulles)
- Q(p) = D Ωm(p) + (V/4β) p ΔP(p) ;
- Je p Ωm(p) = D ΔP(p) − f Ωm(p) − Cre(p) ;
- Q(p) = Ka Cv(p) ; Θm(p) = K Θs(p) ; Ωm(p) = p Θm(p) ;
- Y(p) = R Θs(p) ; Yr(p) = Kr Y(p) ; Cv(p) = Ce(p) − Yr(p).
V-2 : Schéma fonctionnel
Dans l'ordre des blocs : comparateur (Ce − Yr) → Ka → Q → sommateur (+Q, −D Ωm) → 4β/(V p) → ΔP → D → sommateur (+, −Cre) → 1/(f + Je p) → Ωm → 1/p → Θm → 1/K → Θs → R → Y. Retour interne : bloc D de Ωm vers le premier sommateur. Retour principal : bloc Kr de Y vers le comparateur.
V-3 : Ωm(p) = F1(p)·Cv(p)
Boucle interne : chaîne directe G = 4βD / (V p (f + Je p)), retour D, d'où Ωm/Q = G/(1 + D G). F1(p) = 4βD Ka / (4βD² + V f p + V Je p²).
V-4 : Forme canonique
En divisant par 4βD² : K1 = Ka/D ; ωn1 = 2D √(β/(V Je)) ; 2z1/ωn1 = V f/(4βD²), d'où z1 = (f/(4D)) √(V/(β Je)).
V-5 : Schéma en fonction de F1
Ce → comparateur → F1(p) → R/(K p) → Y, avec retour Kr. FTBO : Hbo(p) = K1 R Kr / (K p (1 + 2z1 p/ωn1 + p²/ωn1²)).
V-6 : Erreurs
a) ε(p) = Cv(p) = Ce(p) / (1 + Hbo(p)) = Ce(p)·K p (1 + 2z1p/ωn1 + p²/ωn1²) / [K p (1 + 2z1p/ωn1 + p²/ωn1²) + K1 R Kr].
b) Théorème de la valeur finale. Échelon unitaire (Ce = 1/p) : εs = 0, car la FTBO est de classe 1 (intégration Θm = Ωm/p). Rampe (Ce = 1/p²) : εt = K / (K1 R Kr) = K D / (Ka R Kr).
V-7 : Diagramme de Bode
a) Pente −20 dB/décade et phase −90° en basse fréquence (intégrateur), puis −60 dB/décade et phase tendant vers −270° : intégrateur × second ordre. « Réponse du moteur la plus rapide sans dépassement » impose z1 = 1 : Hbo(p) = Kbo / (p (1 + p/ωn1)²). Lecture graphique, approximative : le gain vaut environ +30 dB à ω = 1 rad/s et coupe 0 dB vers 30 rad/s, d'où Kbo ≈ 30 s−1 ; la phase passe par −180° vers 500 rad/s, d'où ωn1 ≈ 500 rad/s. À vérifier sur votre propre lecture de la figure.
b) À ωc0 ≈ 30 rad/s, φ ≈ −90 − 2 arctan(30/500) ≈ −97°, d'où MP ≈ 83°. À ω180 = ωn1, le gain vaut 20 log(Kbo/ωn1) − 6 ≈ −30 dB, d'où MG ≈ 30 dB.
c) Il faut φ(ω1) = −135° : −90 − 2 arctan(ω1/ωn1) = −135, soit ω1 = ωn1 tan 22,5° ≈ 0,414 ωn1 ≈ 207 rad/s. Gain non corrigé à ω1 : 20 log(30/207) − 20 log(1 + 0,414²) ≈ −16,8 − 1,4 ≈ −18 dB, d'où AdB ≈ +18 dB (A ≈ 8). Nouvelle marge : MG1 = MG − AdB ≈ 12 dB ; le calcul exact avec z1 = 1 donne 20 log(1/(0,414 × 1,172)) + 6 ≈ 12,3 dB, indépendamment de Kbo. L'erreur de traînage est divisée par A.
Partie VI : GRAFCET et cadence (documents 8, 9, 10)
VI-A : Cadence
- Bouteilles par palette : 143 × 6 = 858. Contrôle : 8600/858 ≈ 10 palettes/h, soit 6 min par palette (cohérent avec l'énoncé).
- VI-A1 : 10300 / 858 ≈ 12 palettes par heure.
- VI-A2 : 3600 / 12 = 300 s = 5 min par palette.
- VI-A3 : temps à gagner = 6 − 5 = 1 min = 60 s par palette.
- VI-A4 : la modification supprime l'intervention de l'opérateur (90 s par palette), désormais réalisée en temps masqué par les ventouses. Nouveau cycle ≈ 360 − 90 = 270 s ≤ 300 s, soit 90 s gagnées ≥ 60 s nécessaires : l'augmentation de cadence est réalisable (au plus 3600/270 ≈ 13,3 palettes/h, soit environ 11 400 bouteilles/h). Il faut que la branche « ventouses » ne dure pas plus que la branche « préhenseur » (5 + 1 + 5 + 5 = 16 s) pour ne rien ajouter au cycle.
VI-B : GRAFCET modifié à partir de l'étape 8 (document 10)
- Étape 8 : AVANCER CHARIOT H au-dessus de la table d'évacuation (6 s) ; transition « Chariot H avancé ». Puis divergence en ET (double trait).
- Branche droite (donnée) : 9 DESCENDRE LE PRÉHENSEUR → 10 ARRÊTER LA TABLE → 11 POSER LA COUCHE ET DÉGONFLER LES COUSSINS → 12 REMONTER LE PRÉHENSEUR → étape d'attente vide.
- Branche gauche à compléter : 13 : DESCENDRE LE CADRE 1 (ventouses) (moteur MR5), transition « cadre 1 en position basse / ventouses sur l'intercalaire » ; 14 : ASPIRER (SAISIR) L'INTERCALAIRE (centrale C.P), transition « intercalaire saisi (vide établi) » ; 15 : REMONTER LE CADRE 1, transition « cadre 1 en position initiale haute » ; puis une étape d'attente sans action, à numéroter librement (20 et 21 par exemple, pour les deux étapes d'attente).
- Convergence en ET puis transition « = 1 » ; ensuite 16 REMETTRE EN MARCHE LA TABLE → 17 RECULER LE CHARIOT H → 18 LÂCHER L'INTERCALAIRE (arrêt de l'aspiration, l'intercalaire étant hors de la zone de travail) → 19 DESCENDRE LE CENTREUR SUR LA COUCHE SUIVANTE.
- Sélection de séquence : si C < 6, retour à l'étape 5 (descendre le préhenseur et compter) ; si C = 6, on poursuit vers la remontée du centreur et le retour à l'étape initiale 0, comme dans le document 9.
L'étape 11 du document 9 (« retirer manuellement l'intercalaire ») disparaît : c'est exactement le gain de temps calculé en VI-A.
💡 À retenir et à réviser pour le CNC (Sciences industrielles) : actigrammes SADT (A-0, A0, niveaux inférieurs : entrées, contrôles, sorties, supports) ; torseurs d'actions et lois de Coulomb ; liaisons en parallèle et degré d'hyperstatisme (h = Σns − rs) ; torseurs cinétique et dynamique et leur transport ; théorème du moment dynamique pour un solide en rotation autour d'un axe ; compteurs asynchrones à bascules JK et remise à zéro ; réduction de schémas-blocs, forme canonique du second ordre, erreurs statique et de traînage, marges sur Bode et correcteur proportionnel ; GRAFCET avec divergences en ET et sélection de séquence. Entraînez-vous à lire vite des courbes de Bode et à annoncer l'incertitude de lecture.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1724/نموذج-المباراة-الوطنية-المشتركة-CNC-2002-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
