
نموذج المباراة الوطنية المشتركة CNC 2001: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1723/نموذج-المباراة-الوطنية-المشتركة-CNC-2001-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2001)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2001
- عدد الصفحات
- 9
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
A- PRESENTATION :
L'installation à étudier est une machine de production d'enveloppes primaires en
élastomère pour véhicules industriels (enveloppes cylindriques Giatérienr D”, épaisseur e et
largeur w).
Ces enveloppes sont obtenues par enroulement mono tour (ou multitour) de la bande
(supposée dans toutes la suite comme non élastique et parfaitement souple) sur un
tambour métallique asservi en position angulaire.
CONCOURS NATIONNAL COMMUN D'ADMISSION
AUX GRANDES ECOLES D'INGENIEURS
MAROCAINES
Structure fonctionnelle :
La machine de production d'enveloppes primaires comporte huit modules fonctionnels
(voir Cahier des Charges Fonctionnel figure 4), dont trois seulement sont présentés sur la
figure 1 :
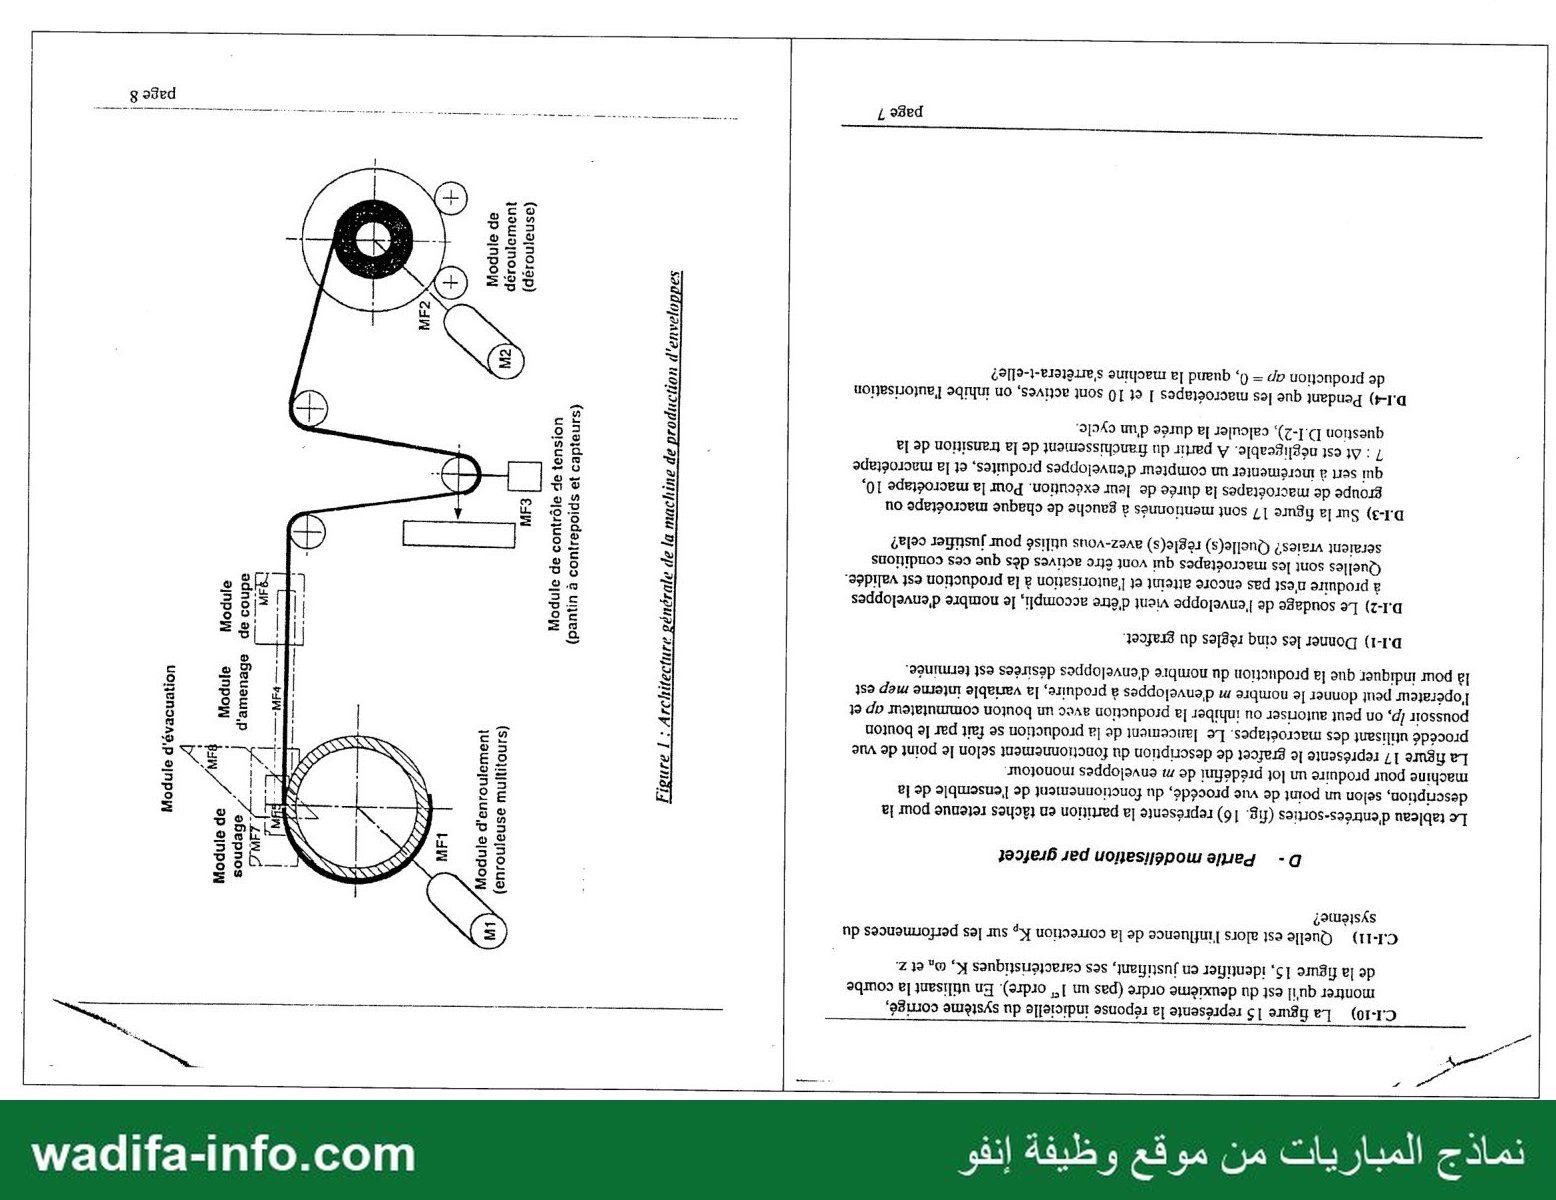
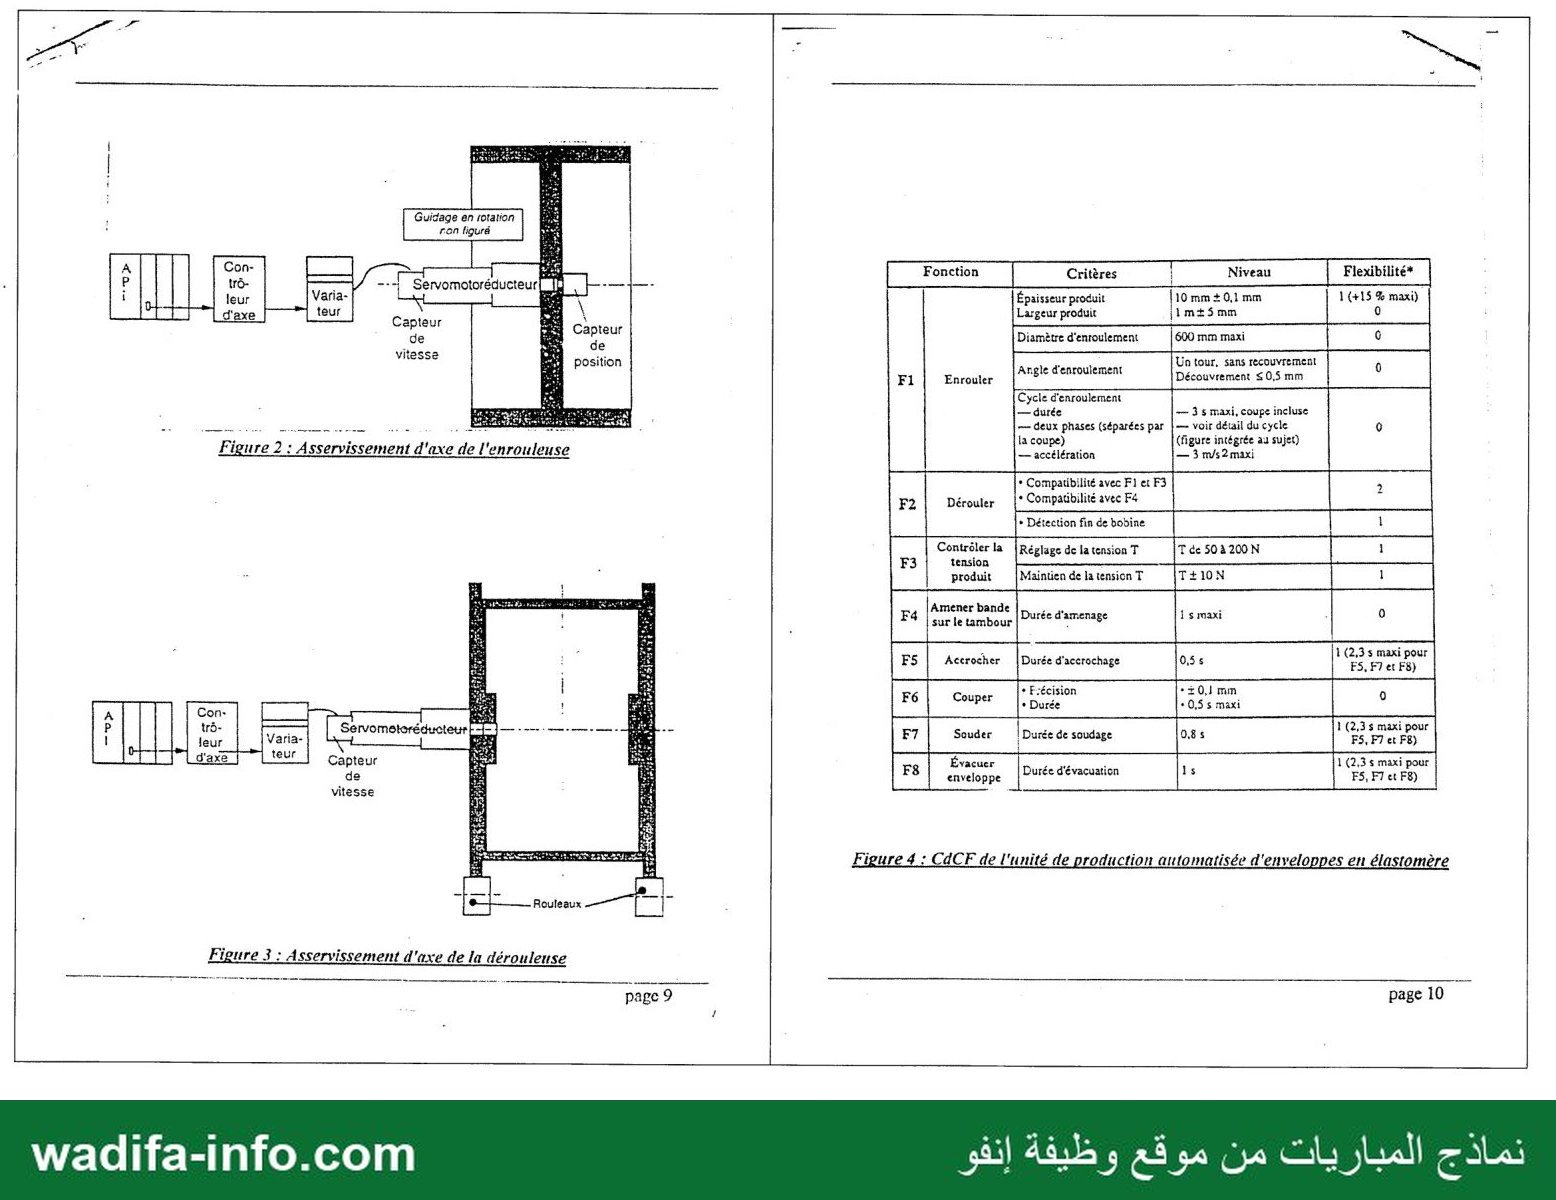
= module MFI : module d'enroulement. Ce module est constitué d'un tambour
métallique guidé en rotation, entraîné directement et asservi en position au moyen
d'une commande d'axe (fig. 2).
e module 1112 : module de déroulement. La bobine d'élastomère, positionnée et
guidée sur quatre rouleaux, est liée à une unité de déroulement similaire à la
précédente (fig. 3).
e module MF3 : module de contrôle de tension. Le caractère élastique du produit
nécessite une très bonne maîtrise de la tension pendant l'enroulement. Ce contrôle
est assuré pendant la première phase d'enroulement au moyen d'un dispositif à patin
à contre-poids, dont la position est mesurée par un capteur linéaire et contrôlée par
deux détecteurs de sécurité;
« module MF4 : module d'amenage. Ce module, non détaillé figure 1, a pour
fonction d'amener l'extrémité de la bande en contact avec le tambour
d'enroulement;
e module MFS : module d'accrochage. Ce module assure l'accrochage de maintien
de la bande sur le tambour pour l'enroulement;
« module MF6 : module de coupe. Il a pour fonction de couper la bande avant
l'enroulement terminal;
e module MF7 : module de soudage. Sa fonction est d'assurer le soudage bord à bord
(dans le cas du monotour) des deux extrémités de la bande en fin d'enroulement (le
soudage s'effectue sans recouvrement des bords.
e module 1118 : module d'évacuation. Il a pour fonction de dégager l'enveloppe
soudée du tambour et de la transférer vers la machine suivante de la ligne de
production.
Session: 1
Filières: M&M'
Epreuve : Sciences de l'ingénieur
Durée: 4heures
Composition du sujet :
Le sujet est divisé en quatre parties (dont la première est une présentation du système à
étudier) et est constitué de 18 pages (y compris celle-ci) :
‘Aucun document autorisé
Moyens de calcul autorisés
١ Calculatrice électronique de poche ,y compris calculatrice programmable
fnon imprimante.
A la fin de l'épreuve, le candidat doit rendre :
e la copic d'examen soigneusement paginée et réponses bicn numérotées
Description global du fonctionnement
Après évacuation de la bande précédente, la nouvelle bande est déroulée et amenée, puis
accrochée sur le tambour. Un pré-enroulement est alors effectué (phase 1, angle 0); la
bande est ensuite coupée, puis l'enroulement terminé (phase 2, angle 6, = 2nx - 6,). La
bande est enfin soudée, puis évacuée.
(Si au cours de l'épreuve le candidat repère ce qui lui semble être uns erreur d'énoncé, il le signale sur sa copie et poursuit sa
composition en notant et expliquant les raisons des initiatives qu'il est amené à prendre.
Les hypothèses classiques utilisées par l'ingénieur en sciences industrielles lors de l'étude d'un système ne sont pas
systématiquement énoncées dans ا sujet, ع1 candidat pourra formuler celles qu'il juge nécessaire.)
page l page 2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
B.II-1)Pour chacune des durées رما رزياً tai et .أ donner la nature du mouvement de
rotation de l'enrouleuse. ;
B.I-2)Calculer les angles de rotation : 0,1, 6 et ريق en fonction de سو à Et tp1- :
B.1-3)Donner la valeur de tp1 en fonction de Omax, à et 0. En déduire la
condition sur 6, en fonction de موه £t à, pour avoir une loi de mouvement ‘
trapézoidale et non triangulaire pour la première phase.
B.I1-4)Montrer que T.=to+ قد + نبا . L'objectif étant de minimiser le
temps de fabrication, pour quelle valeur ووه de ومو la durée يا est-elle
minimale? (a et 0: étant fixés).
Application Numérique (enroulement mono tour) : Rtambour = 0.3m; l'accélération
linéaire maximale de la bande est مو = 3 m/s”. La spécification globale de durée
d'enroulement est-elle alors satisfaite? Justifier,
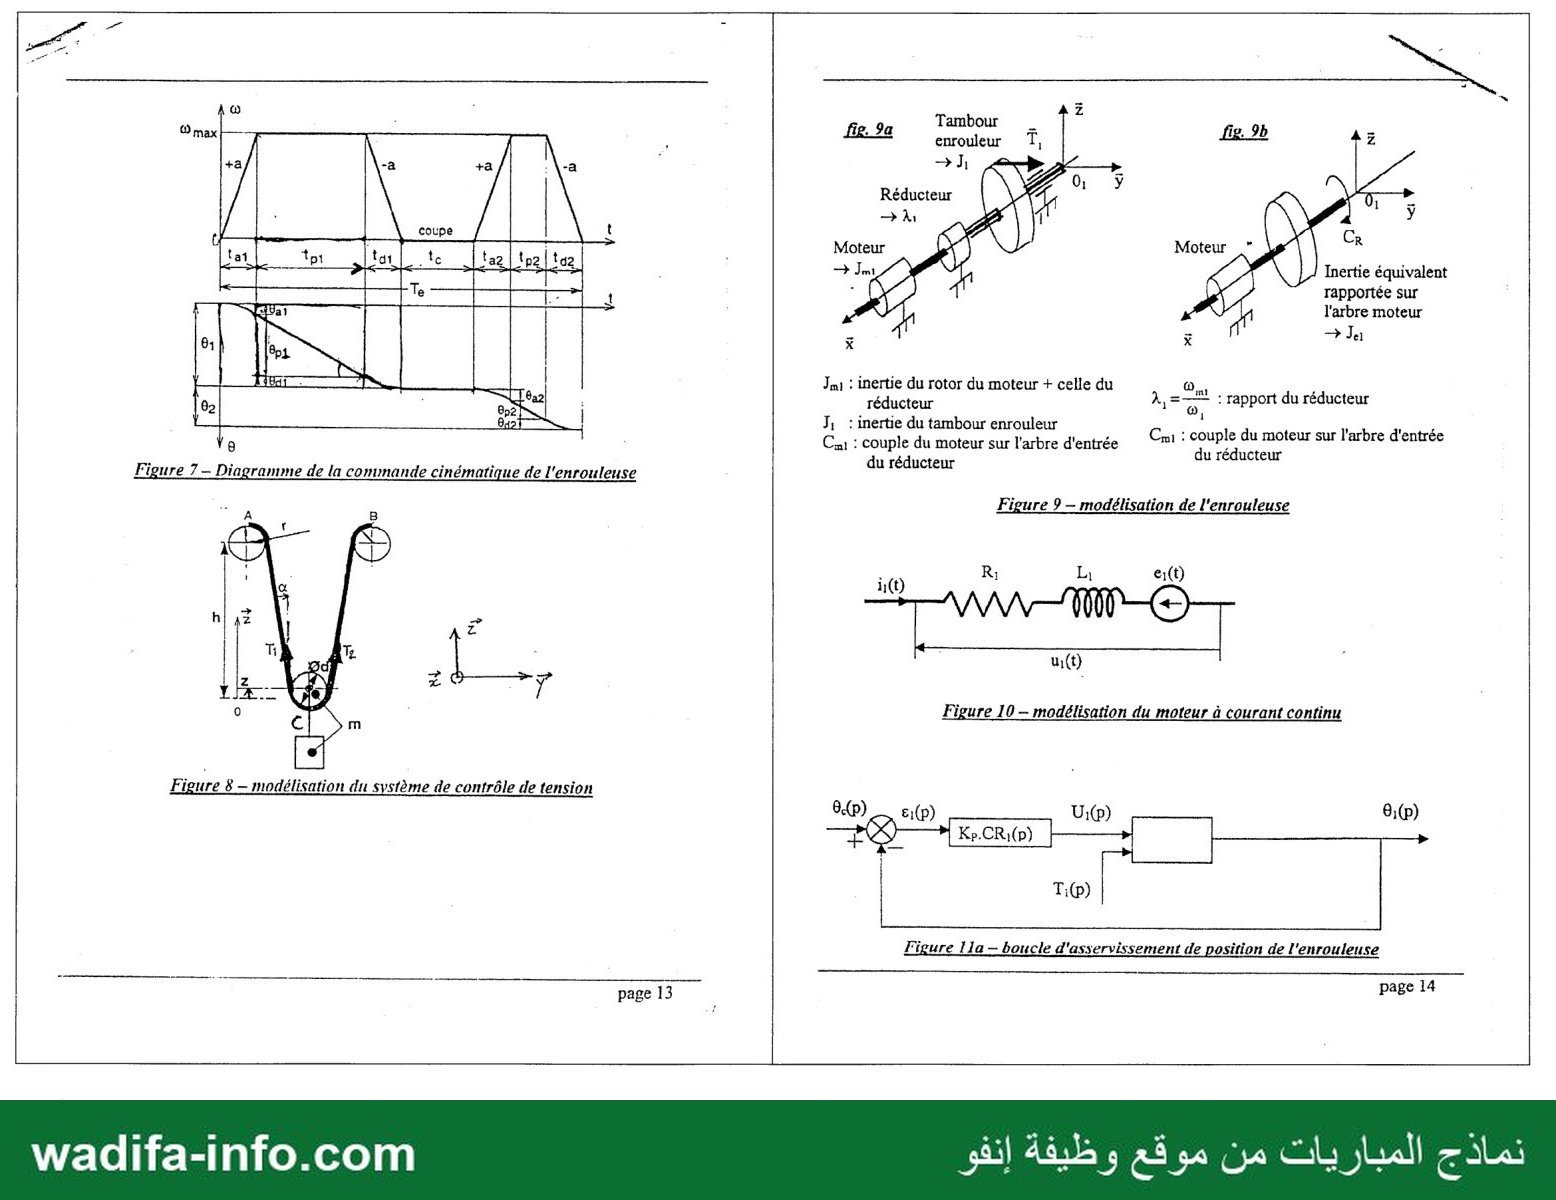
B.IL5) La figure 8 montre le dispositif de contrôle de tension. Ici les galets en A,
B et C ont un diamètre 00 non nul et on fait l'hypothèse que l'angle & = œ et
donc reste constant. Determiner alors la longueur du tronçon ACB.
Pendant une durée dt, quelle est la longueur dLg de bande qui est entrée en B
et dLa celle qui est sortie par À. C'est la différence de ces deux valeurs qui va
augmenter la longueur ACB et donc modifier z par la valeur dz, montrer
alors que :
a -Le الات لسن
Etude dynamique لاا
Dans toute la suite, on fait les hypothèses suivantes :
® production des enveloppes monotour et l'epaisseur e de la bande est négligeable
devant r, = 01/2,
les inerties de la bande sont négligeables,
les frottements dans les liaisons sont nuls,
le rendement du réducteur = 1 8
et pendant la phase de coupe le couple moteur est nul, c'est un frein qui assure le
maintient en position du tambour enrouleur.
Soit Cmr le couple exercé par le moto réducteur sur le tambour enrouleur (fig. 9a).
B.IN-1) Donner l'équation différentielle du mouvement du tambour enrouleur
en مرت en déduire l'allure du diagramme du couple Car en fonction du temps
au cour d'un cycle de durée T. (fig. 7), en supposant la tension 1 dans la
bande constante. Quelle est la puissance maximale que doit développer le
moteur ceci étant un des critères pour le choix d'un moteur.
page 4
ا + ا |( اسيل للبللللللسسلسلسستسسسليبرس__ببسسريبس ببست
B- Partie Mécanique
Etude géométrique et cinétique ل
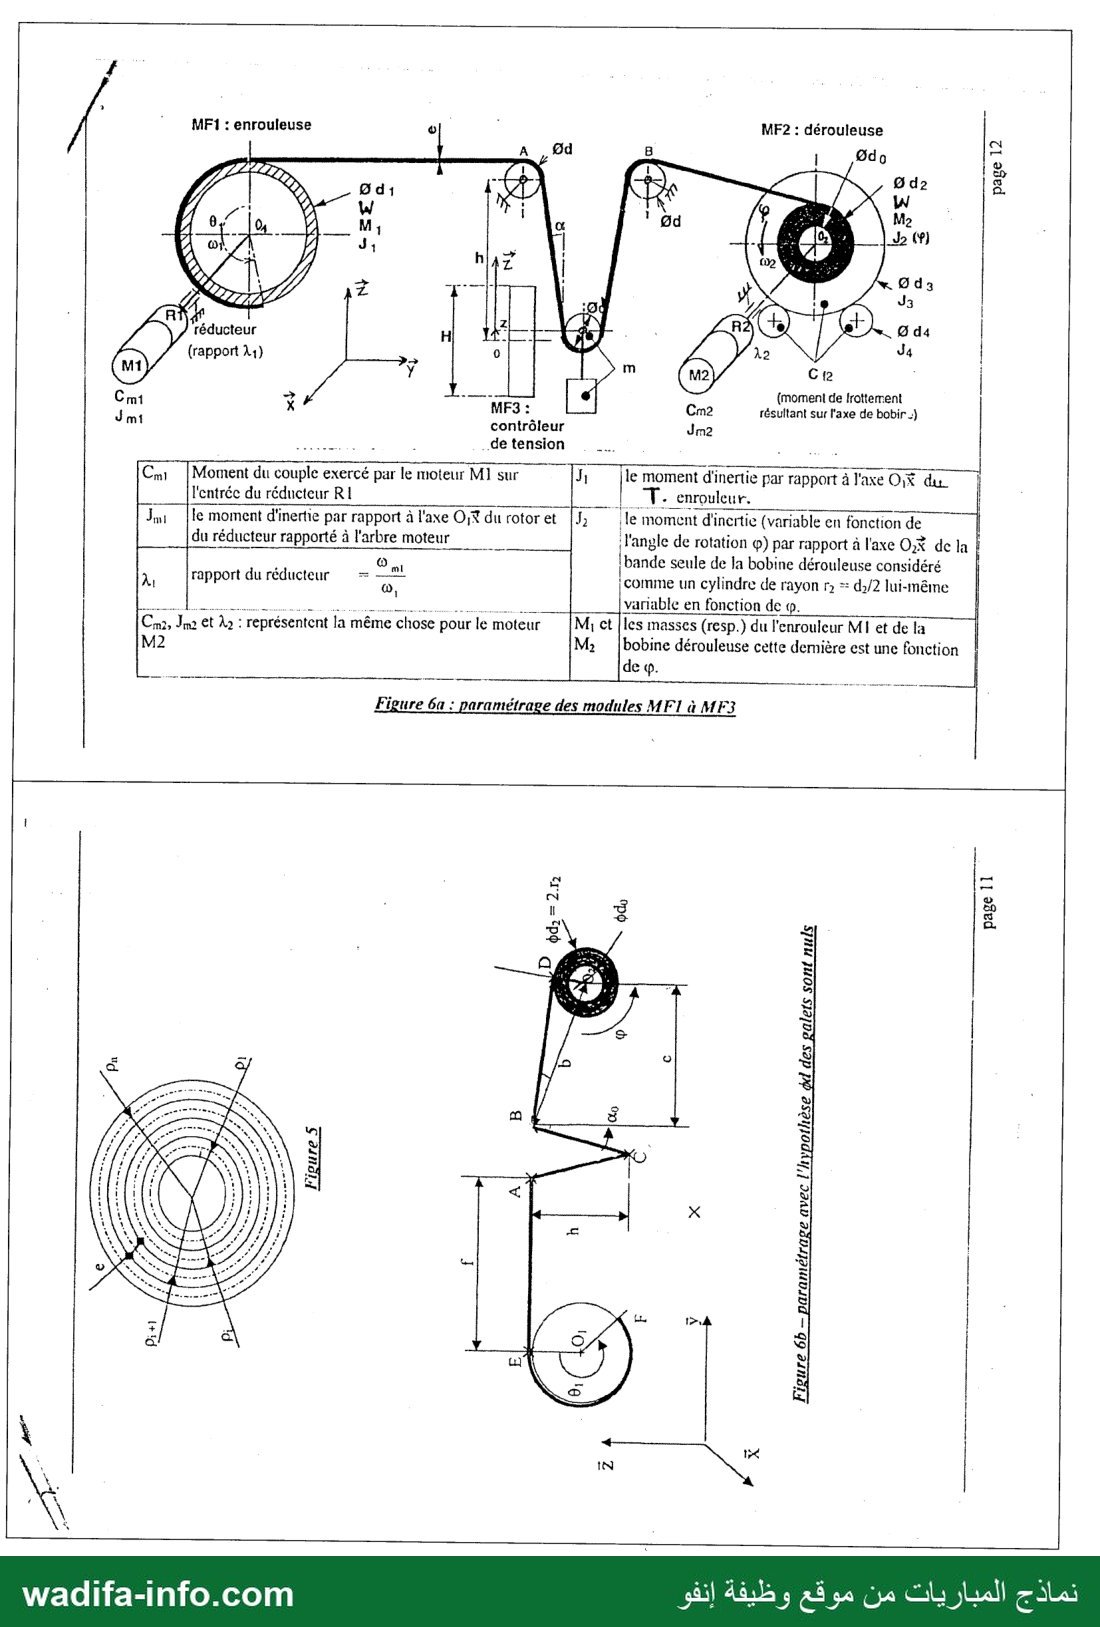
Dans cette étude on considère les diamètres dd des galets d'enroulement (fig. 6a)
négligeables,
B.I-1) En considérant la partie de la bande dans la bobine à dérouler sous la
forme de cylindres concentriques (fig. 5) et que la couche la plus interne, a
un rayon moyen de رم et que celui de l'ième couche, est يرم montrer que p; est
une suite arithmétique. En déduire la longueur L; enroulée dans la bobine
correspondant à "i" tours en fonction de i, e et p;.
B.I-2) Calculer la longueur وميعا du tronçon EACB puis Lpp celle du tronçon
BD en considérant la figure 6b.
B.F-3) La coupe s'effectue au voisinage du point A, déterminer la longueur مآ du
tronçon ACBD qui est la chute minimale perdue de la bande, en supposant la
bande totalement déroulée et le tronçon BD tendu car son extrémité finale est
collée sur le tambour du dérouleuse. L'expression de ما doit être donnée en_
fonction des données géométriques de la figure 6b. Cv › ;
L'étude de la dérouleuse étant faite dans le cas le plus défavorable du point de vie
rapidité, on considère alors le cas où l'inertie est la plus grande et donc le rayon rs - 72
est grand devant do/2 (fig. 6a). On négligera donc مل devant da.
B.I4) Le rayon de la bobine dérouleuse و = d,/2 est variable en fonction de son
angle de rotation © En supposant que ce rayon varie de façon linéaire
continue et que pour م = 0, n = D/2 avec D le diamètre extérieur initiale de
la bobine, donner l'expression de r:(w) en fonction de 9, e et D. En déduire
l'expression du moment d'inertie J.(() de la bande seule de la bobine
dérouleuse assimilée à un cylindre, en fonction de w, ,م D, e et ,و sachant
que la masse volumique du matériau constituant la bande est p et sa largeur
est w.
B.I-5) La hauteur h étant constante, quelle est la valeur de l'énergie cinétique de
la bande toute seule figure 667 En fonction des données géométriques de la
figure, P, Ja et (6) +
IV Etudecinématique =
Pour la commande de l'axe de l'enrouleuse on a adopté une loi cinématique en trapèze,
pour رن donnée par la figure 7.
page 3
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 3 —
C.I-1) Comparer les modes d'asservissement pour l'enrouleuse et la dérouleuse et
dire quels sont leurs objectifs respectifs.
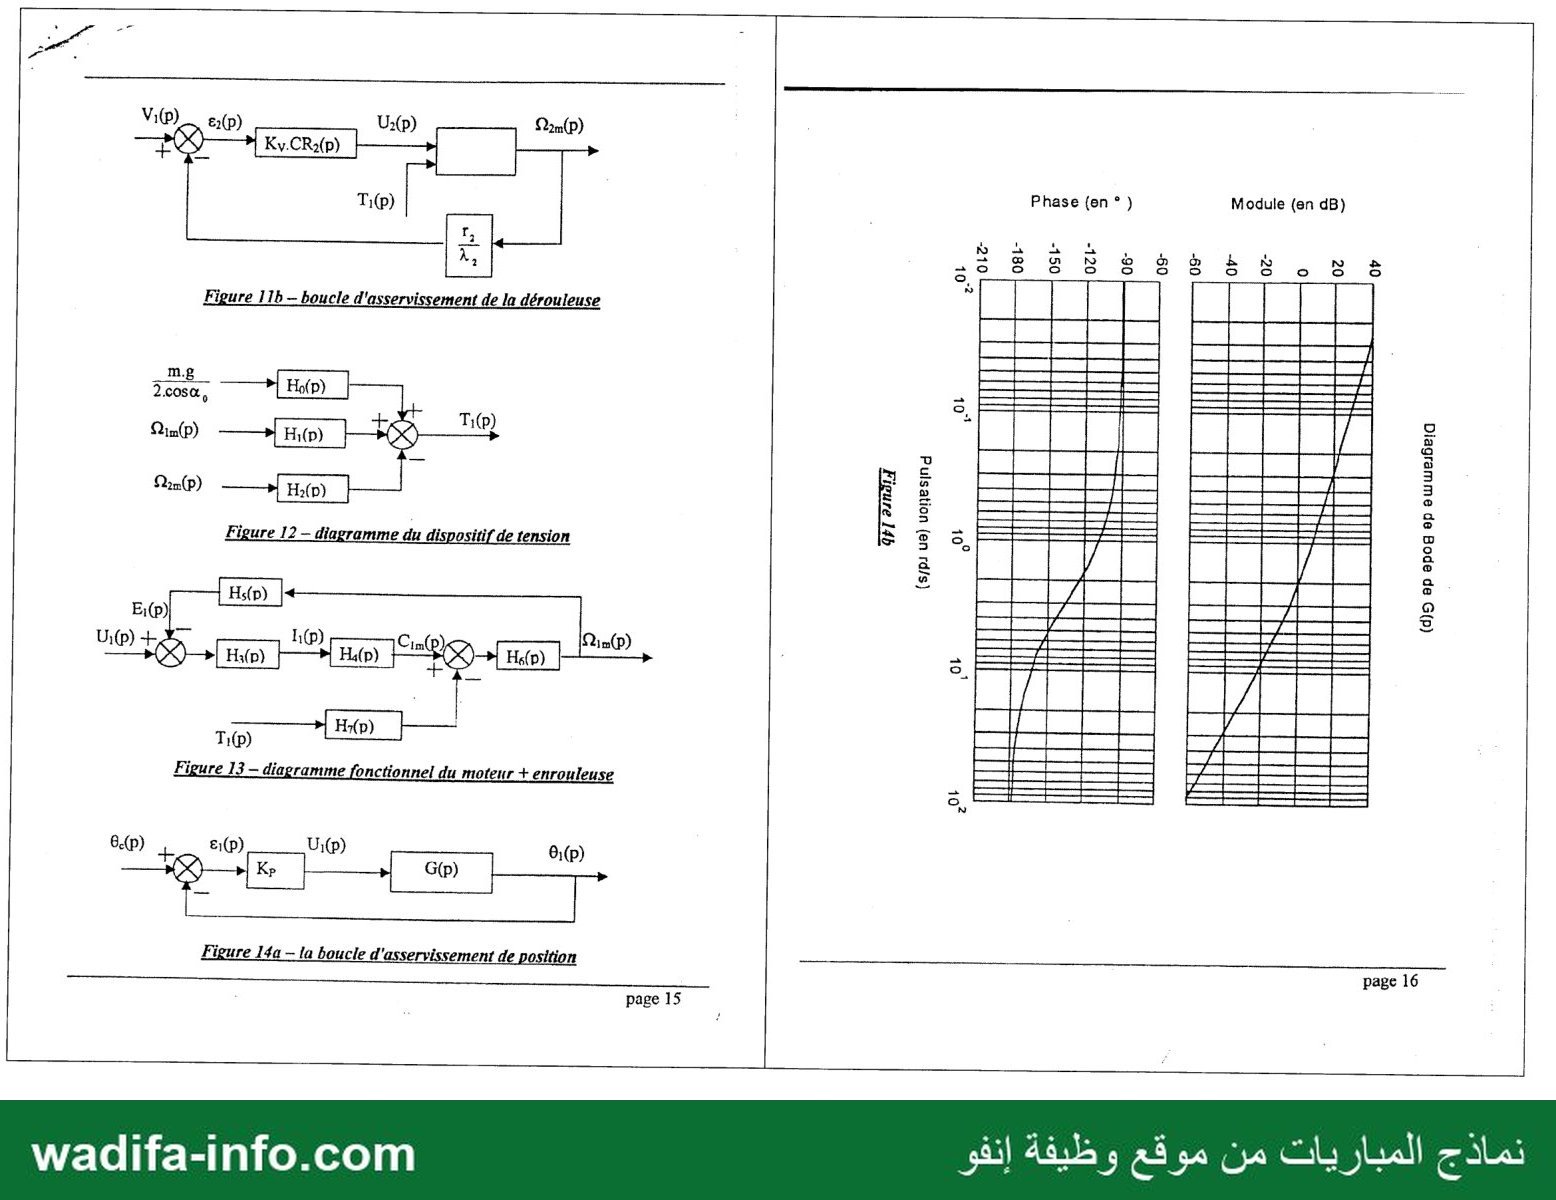
C.1-2) Le diagramme fonctionnel de la figure 12 représente le système de
contrôle de tension. Après avoir calculer la transformée de Laplace de la
relation de la question B.III-3) donner les expressions de Ho(p), H;(p) et de
Dans le reste de cette partie nous étudierons la boucle d'asservissement de position de
l'enrouleuse.
C.1-3) Dans le but d'expliciter le bloc d'entrée U1(p) et T,(p) et de sortie Qn1(p)
; calculer la transformée de l'équation de la question B.1I1-2) et le
système d'équations modélisant le comportement du moteur M1, puis donner
les expressions des fonctions de transfert : H;(p), H4(p), Hs(p), Hs(p) et H7(p)
C.I4) Ecrire Qm:(p) sous la forme Qm:(p) = A(p).U1(p) + B(p).T:(p). La stabilité
du système vis à vis de la perturbation T, et celle vis à vis de ,نآ sont elles
équivalentes? Justifier.
On ne considère dans la suite que l'influence de U,(p) sur Qm1(p) en
supposant que la tension T, est bien régulée.
La constante de temps électrique étant négligée (l'inductance يآ = 0 Henry), la figure 14a
donne le schéma fonctionnel de la boucle d'asservissement de l'enrouleuse. Dans un
premier lieu on prendra K, égal à l'unité.
C.I-S) Proposer un modèle cohérent pour G(p) dont la réponse fréquentielle
est représentée sur la figure 14b, puis identifier ses paramètres.
Donner la marge de phase et la marge de gain du système.
C.1-6) Décomposer en éléments simples la fonction de transfert : G(p) 78 ;
1
En déduire sa réponse temporelle à l'impulsion de Dirac 5)0. Dessiner son
allure.
C.I-7) Calculer la fonction de transfert en boucle fermée ادرو . Calculer
son gain statique K, sa pulsation propre ونه puis son coefficient
d'amortissement z.
C.I-8) Calculer l'erreur statique es et l'erreur de traînage ez.
C.1-9) Quelle est maintenant la valeur à donner au gain K, pour obtenir une
marge de phase de 45° ? Que deviennent alors les erreurs es et er?
الببسسسلسس لس هس لس سر سم مس A
page 6
نماذج المباريات من موقع وظيفة إنفو
3.11-2( Les figure 9a et 96 sont équivalentes. On note :
* Je : le moment d'inertie équivalent des masses tournantes rapporté sur
l'arbre moteur.
* Cr: le couple résistant dû à 1 , rapporté sur l'arbre moteur,
B.III-2-a/ Calculer le moment d'inertie ىل et le couple résistant Cp.
B.III-2-b/ Que devient alors l'équation de mouvement de l'enrouleuse où
les variables sont رزو Cm: (couple transmis du moteur au réducteur) et
17
B.IN-3) Montrer en utilisant le théorème du moment dynamique que les
tensions 116: T2 de la figure 8 sont égales si on a fait l'hypothèse que le
moment d'inertie de la poulie de 00 est négligeable. Montrer la relation
1 2cosa, 4 {a À, fa à, ,
Pour réguler la tension T, on commande le moteur M2
donc on agit sur .يون Comment doit agir le système de commande sur يون
pour compenser une augmentation de T,? Justifier.
C- Partie Automatique
Les moteurs à courant continu qui sont utilisés dans le système ont pour modèle :
Pour le moteur M1
e=k.o, :fcem (voir figure 10).
Cm =K,i, :couple moteur
De la même manière est modélisé le moteur M2.
On utilisera la notation qui à une fonction de temps (en nunuscule) f{t) on associera la
transformée de la place F(p) (notée en majuscule) exemple U1(p) est associée à u;(t).
L'enrouleuse est asservie en position selon le schéma fonctionnel de la figure 118, où :
6.(p) est la loi de consigne en position; CR,(p) est un correcteur et K, un gain de réglage
proportionnel de la boucle de position.
La dérouleuse est asservie en vitesse selon le schéma fonctionnel de la figure 11b, où la
consigne de vitesse est la vitesse d'enroulement de la bande (avec V, (p) ‹2 (م y
1
CR2(p) est un correcteur et K, un gain de réglage proportionnel de la boucle de vitesse.
N.B : Dans la suite vous pouvez utiliser les relations qui ont été mentionnées dans la
partie Mécanique.
wadifa-info.com
ييز
— صفحة 4 —
املس Sie nerenemens ل الب 83860
Module de
déroulement
(dérouleuse)
91]19-1-81913178 5 2101110207 2] puenb ‘p = صل uononpoid ap
HOHESHOME,] 307111 UO ‘SHARE JUOS 01 39 ] 5908120109110 59] onb juepusg (+-r'a
‘91940 Up o9mp إ2 22101989 ‘(7-1 “(J uonsanb
©] 30 101151727 21 op juOWOSSIOURG NP 111720 7 21102211220 359 3y : L
902190101101 2] 19 ‘saympoid 5300013813 moiduroo un 1310911131011 P LAS Mb
"01 90813010817 €] mog ‘UONnNopxe ma] ap S91NP Ej 590813010901 3 38
no 909130109177 onbego ap 2111088 ل seuvonueur juos 1 21839 ej ms (e-ra
éæ[o9 193050! mod gsijnn snoa-zoaë (s)a8es (S)aTjonD ملتإدكن 5
50011011035 590 م9؟ ط20 521198 9139 JUOA Mb 59081201308171 sai juos sopjon
“S9PPITEA 153 1101000010 PJ 2 UONESLIONNE,] 12 101112 2109009 101 159,0 110000
Module de contrôle de tension
(pantin à contrepoids et capteurs)
$ 8 59000138109, o1quou 9j "11001100012 مرمناز موده 900013113, ap 2330005 27 )2-0
5
2e 1907018 np 591891 but soj JoUVOG (1-r'a
8 "99101101191 153 SOPNSIp 59000191190 aIquiou np 1101191100208 ge onb Ionbrpur mod ez
ji ë 159 dout 91119117 219279 8] ‘aNNpoId € soddojoauap uw 910111010 9] 12uuop 11090 majesrdo,;
م 19 db 201918101171100 1001009 un عفحة uononpoid ej J@g!qu' no 195110108 1030 فنا ‘dj 110ssnod
= 3 001800 2] JEd 1784 25 0011000010 PJ AP 1UAAOUE) IT ‘SodejporEUr sap 1102511110 40
ana ap 10100 a] 10135 15917391111011200[ NP 101011011053 90 1997818 31 1095910 ; 1081 eT
‘mojouour 5200013103 لا op (1117390910 101 UN auNpoid 0 auryoeux
2] 9p 9190195109, 9p 109111910110110110[ NP “pppoo1d ona op 1100 un uojes ‘uonduasap
2] mod 97109191 5911091 09 UONILRd 8[ 220259103 (9 817) soios-sopque,p neajqez 7
2
MF4
Module d'évacuation
و- وع#نورة UONESIFppOU 180 20248146
Module d'enroulement
(enrouleuse multitours)
jatuaIsAs
np 5901191110190 591 ms “y uonoauos 81 op souanguI| 510 5 391370 )1112
219 “© “y 590011519109120 535 “UEYNSNf إم نيفد دنا ‘S] 9MÉG مد زه
907000 81132511817 ونا (s1p10 إى Un sed) orp:0 owlerxnap np 153 jnb امنود
‘98100 811791545 NP ojrerorpuI 2500021 ej 210951 S|emêge] (or-rD
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 5 —
Épaisseur produit | 10 mm=0,1 mm 1 (+15 % maxi)
Largeur produit jim£5mm سيت
Diamètre d'enroulement 600 mm maxi
Angle d'earoulement Un tour, sans recouvrement
F1 Enrouler و Découvrement ‹ 0,5 mm
Cycle d'enroulement
— durée — 3 5 maxi, coupe incluse
— deux phases (séparées par | — voir détail du cycle
la coupe) (figure intégrée au sujet)
— accélération — 3 m/s2maxi
* Compatibilité avec F1 ec F3 3
* Compatibilité avec F4 7
Contrôler la | Réglage de la tension T T de 50 à 200 N تكة A
tension
produit | |MaintiendelatensionT 11+08 | 1 1
Amener bande
sur le tambour Duéed aAmenags
Accrocher [Durée d' accrochage 1 se paie
F:écision * 2 0, mm
لا 3 ا ةد
Évacuer Durée d'évacuation 1023 maxi pour
enveloppe FS, F7 et F8)
€ 4 : CACF de l'unité de production automatisée d'enveloppes en élastomère
نماذج المباريات من موقع وظيفة إنفو
‘age en rotation مب 1
٠ ren jar aire
Capteur Capteur
de Se
viesse position
Fier ure 2: A Sservissement d'axe da 1 'enrouleuse
Capteur
vitesse
Figure 3 : Asservissement d'axe de la dérouleuse
“page 9
wadifa-info.com
— صفحة 6 —
MF1 : enrouleuse ‘ : MF2 : dérouleuse
MF3 : Cm2 résultant sur l'axe de bobir .)
contrôleur Jm2
de tension
(moment de frottement |
Moment du couple exercé par le moteur Ml عن 7 le moment d'inertie par rapport
l'entrée du réducteur R 1 _ 0 | T- enrouleur. _
le moment d'inertie par rapport à l'axe O,N du rotor et |J; عل moment d'inertie (variable en fonction de
du réducteur rapporté à l'arbre moteur ___ (l'angle de rotation ) par rapport à l'axe OX de la |
mere لو bande seule de la bobine dérouleuse considéré
rapport du réducteur = ou | comme un cylindre de rayon م =: da/2 lui-même
1
bobine dérouleuse cette dernière est une fonction
Figure 66 : paramétrage des modules MFI à MF
الع
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Réducteur
Inertie équivalent
rapportée sur
l'arbre moteur
Jai : inertie du rotor du moteur + celle du 2 un mi iee
0 : rapport du ri eur
réducteur 1 pp
1
رون : couple du moteur sur l'arbre d'entrée
du réducteur
J, : inertie du tambour enrouleur
رون : couple du moteur sur l'arbre d'entrée
du réducteur
Figure 9 — modélisation de l'enrouleuse
Ry L; e1(t)
10
1211 ©
Figure 10 — modélisation du moteur à courant continu
Figure 114 — boucle d'asservissement de position de l'enrouleuse
page 14
نماذج المباريات من موقع وظيفة إنفو
Figure 8 — modélisation du système de contrôle de tension
wadifa-info.com
— صفحة 8 —
Module (en dB)
Phase (en ° )
نماذج المباريات من موقع وظيفة إنفو
SE ES ee
Pose: GRELEUSS VRP Fosse Goes ES
te) طبحي
32 جح تح مح حت حت
838 3
"ْ لللللا
» IE IE SEE ا د | SSI T5 ©.
"8 9 Hs FF mue promesse يع es =
nm ›? tie eee SUISSE Bree puces Bone pensent ©
مب œ
للانملل LL) £
Su D AE I [ ee def =
IE V1 22 EE EE A IE =
bref a fac ES) امببللللنتتنيا
etes ROSES RENTE وجججاجحجح جاجح
( | للا ل
لل لاما
+بتنلللغا
الختتعا jose ااا
ببببببب] =
page 16
page 15
Figure 11b — boucle d'asservissement de la dérouleuse
مس و rome
800) V1) 90)
Figure 14a — ta boucle d'asservissement de position
wadifa-info.com
Figure 13 — diagramme fonctionnel du moteur + enrouleuse
— صفحة 9 —
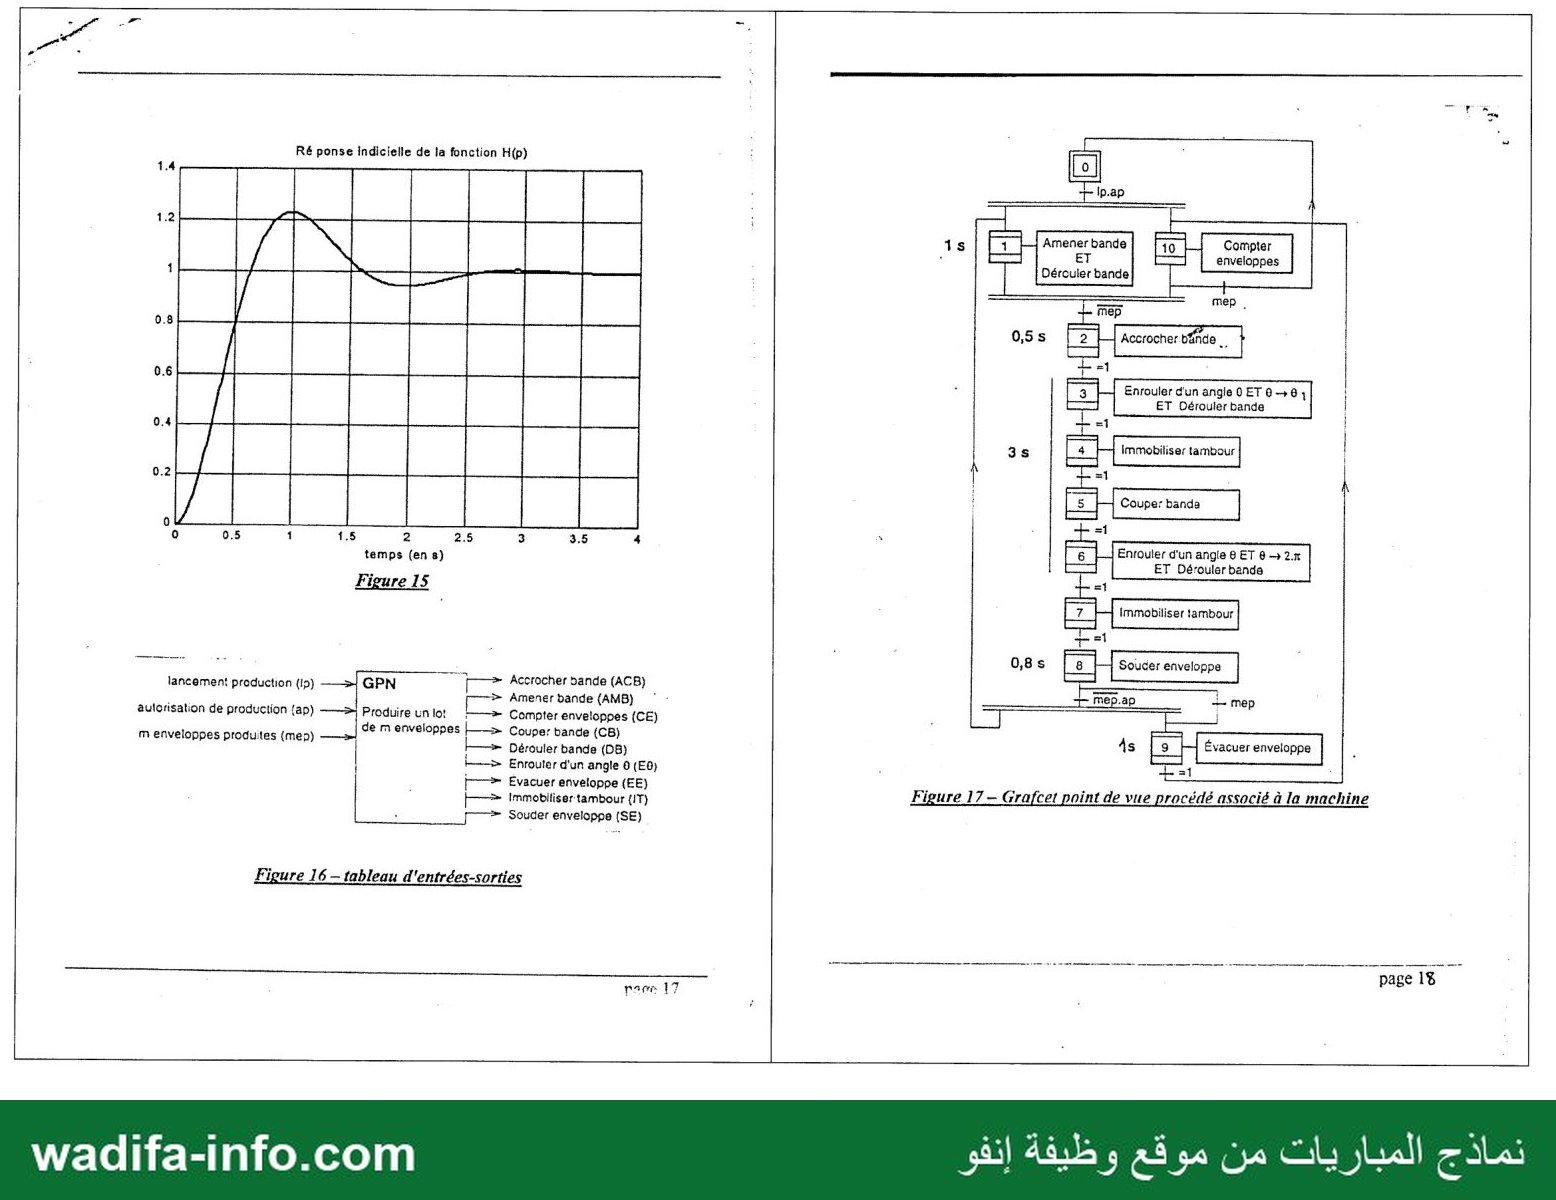
84 ponse indicielle de la fonction H(p)
Amener bande Compter
ET enveloppes
Dérculer bande
Enrouler d'un angle 0 57 0-+
ET Dérouler bande
Immobiliser tambour
[5] Coupe: banda
لاد
0 0.5 1 1.5 2 2.5 3 3.5 4 Enrouler d'un angle 8 ET 6 — 2.x
temps (en 8) ET Dérouler bande
Figure 15
Immobiliser tambour
Souder enveloppe
lancement production (lp) GPN Accrocher bande (ACB) :
es Amener bande (AMB) ë
aulorisation de production (ap) لب Produire !010نا + Compter enveloppes (CE)
de rm enveloppes يا Coupe: bande (CB)
| H—» Dérouler bande (DB)
| حيس Enrouler d'un angle © (E0)
Grafcet point de vue procédé associé à la machine - 1121176017 الو اه ا جب
Souder enveloppe (SE)
m enveloppes produites (mep)
Figure 16 — tableau d'entrées-sorties
race 17
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences de l'ingénieur (sciences industrielles) du Concours National Commun (CNC) 2001 d'admission aux grandes écoles d'ingénieurs marocaines, filières M et M' (ancienne appellation de la filière MP). Durée : 4 heures, 18 pages. C'est un problème sur une machine de production d'enveloppes en élastomère pour véhicules industriels (enrouleuse MF1, dérouleuse MF2, contrôleur de tension à contrepoids MF3). Il comporte quatre parties : A, présentation et cahier des charges fonctionnel ; B, mécanique (géométrie et cinétique de la bande, loi de vitesse en trapèze, dynamique et tension) ; C, automatique (modèle du moteur à courant continu, schémas-blocs, identification sur un diagramme de Bode, précision, réglage de Kp) ; D, Grafcet point de vue procédé. Voici une correction méthodologique proposée.
💡 Avant de commencer : lisez les figures 6a, 6b, 7, 8 et 9 avant de calculer : la plupart des réponses sont littérales et découlent du paramétrage. En automatique, identifiez G(p) à partir du Bode (pente −20 dB/déc puis −40 dB/déc, phase de −90° à −180°) : tout le reste en découle. Le sujet ne donne pas de valeurs numériques pour J1, k1 ou R1 : n'inventez aucune donnée, laissez les résultats sous forme littérale quand c'est le cas. Les valeurs lues sur les courbes sont approchées.
B. Partie mécanique
I. Étude géométrique et cinétique (galets de diamètre négligeable)
- B.I-1. Chaque couche ajoute l'épaisseur e au rayon moyen : ρi+1 = ρi + e. C'est une suite arithmétique de raison e : ρi = ρ1 + (i − 1)e. Longueur pour i tours : Li = Σk=1..i 2πρk = 2π[iρ1 + e·i(i − 1)/2], soit Li = πi(2ρ1 + (i − 1)e).
- B.I-2. Sur la figure 6b, EA est horizontal de longueur f, et les brins AC et CB sont inclinés de α0 sur la verticale, avec la dénivellation h : LEACB = f + 2h/cos α0. BD est tangent en D à la bobine de rayon r2, avec BO2 = b et O2D ⟂ BD : LBD = √(b2 − r22) = √(b2 − d22/4).
- B.I-3. Bobine entièrement déroulée, le rayon est celui du mandrin d0/2 et l'extrémité est collée en D : Lc = LACBD = 2h/cos α0 + √(b2 − d02/4). C'est la chute minimale perdue, puisque la coupe se fait près de A.
- B.I-4. Le rayon diminue de e à chaque tour (Δφ = 2π) : r2(φ) = D/2 − eφ/(2π). La bande de la bobine est un cylindre plein de rayon r2 (d0 négligé) et de masse M2 = ρπr22w : J2 = ½M2r22, donc J2(φ) = (πρw/2)·(D/2 − eφ/(2π))4.
- B.I-5. h constant : le galet C est immobile, et toute la bande libre avance à la même vitesse v = r2φ' (bande inextensible). Ec = ½J2(φ)φ'2 + ½ρwe·Llibre·r22φ'2, avec Llibre = f + 2h/cos α0 + √(b2 − r22) (brin EACBD). Si l'on compte aussi la partie déjà enroulée sur le tambour (arc EF, r1θ1, de même vitesse), on ajoute r1θ1 à Llibre.
II. Étude cinématique (loi en trapèze, figure 7)
- B.II-1. ta1 : rotation uniformément accélérée (ω' = +a) ; tp1 : rotation uniforme (ω = ωmax) ; td1 : rotation uniformément décélérée (ω' = −a) ; tc : tambour immobile (coupe).
- B.II-2. ta1 = td1 = ωmax/a, d'où θa1 = θd1 = ωmax2/(2a) et θp1 = ωmax·tp1.
- B.II-3. θ1 = ωmax2/a + ωmaxtp1, donc tp1 = θ1/ωmax − ωmax/a. Loi trapézoïdale (tp1 > 0) : θ1 > ωmax2/a. Si θ1 = ωmax2/a, la loi est triangulaire.
- B.II-4. Te = tc + (ta1 + td1 + ta2 + td2) + tp1 + tp2 = tc + 4ωmax/a + (θ1 + θ2)/ωmax − 2ωmax/a, soit Te = tc + 2ωmax/a + (θ1 + θ2)/ωmax. On annule la dérivée : 2/a − (θ1 + θ2)/ω2 = 0, donc ωop = √(a(θ1 + θ2)/2) = √(πa) (monotour : θ1 + θ2 = 2π), et (Te − tc)min = 4√(π/a). Remarque : ωop2/a = π, donc à l'optimum chaque phase est à la limite triangulaire (θ1 = θ2 = π). Si θ1 ≠ π, la contrainte de B.II-3 impose de prendre ωmax = √(a·min(θ1, θ2)) et la durée est un peu plus longue.
A.N. : a = γmax/R = 3/0,3 = 10 rad/s2 ; ωop = √(10π) ≈ 5,6 rad/s (vitesse de bande ≈ 1,7 m/s) ; Te − tc ≈ 1,12 + 1,12 ≈ 2,24 s. Avec tc ≤ 0,5 s (coupe, F6), Te ≈ 2,74 s < 3 s : la spécification « 3 s maxi, coupe incluse » est satisfaite, avec une marge d'environ 0,26 s. - B.II-5. Avec α = α0 constant, chaque brin droit (A–C et C–B) a une projection verticale h − z (figure 8), donc une longueur (h − z)/cos α0. Les arcs enroulés sur les galets de diamètre d font au total d(π − 2α0) : (π/2 − α0) sur A et sur B, π − 2α0 sur C. LACB = 2(h − z)/cos α0 + d(π − 2α0), où seul z varie. Pendant dt : dLB = r2ω2dt entre en B et dLA = r1ω1dt sort en A. Donc dLACB = (r2ω2 − r1ω1)dt = −2dz/cos α0, d'où dz/dt = ½(r1ω1 − r2ω2)cos α0. Si l'enrouleuse tire plus vite que la dérouleuse ne fournit, C remonte.
III. Étude dynamique
- B.III-1. Théorème du moment dynamique appliqué au tambour {J1} autour de O1x (liaisons parfaites, e ≪ r1) : J1·dω1/dt = CMR − T1r1. Allure de CMR(t) sur un cycle, avec T1 constante : créneaux successifs. Pendant ta, CMR = T1r1 + J1a (valeur maximale) ; pendant tp, CMR = T1r1 ; pendant td, CMR = T1r1 − J1a ; pendant la coupe tc, CMR = 0 (le frein reprend T1r1). Le même motif se répète pour la phase 2. Puissance maximale : Pmax = (J1a + T1r1)ωmax, atteinte à la fin de l'accélération. Avec a = 10 rad/s2, ωmax ≈ 5,6 rad/s et T1 ≤ 200 N (CdCF), on a T1r1 ≤ 60 N·m, soit Pmax ≈ 5,6 × (10J1 + 60) W. J1 n'est pas donné numériquement.
- B.III-2-a. Égalité des énergies cinétiques et des puissances, avec ω1 = ωm1/λ1 et un rendement de 1 : Je1 = Jm1 + J1/λ12 ; CR = T1r1/λ1.
- B.III-2-b. Je1·dωm1/dt = Cm1 − r1T1/λ1.
- B.III-3. Galet C d'inertie négligeable, liaison sans frottement : le moment dynamique autour de son axe est nul, donc (T2 − T1)d/2 = 0 et T1 = T2. Résultante dynamique verticale sur {galet C + masse m} : m z'' = 2T1cos α0 − mg. On dérive B.II-5 (r variant lentement) : z'' = ½cos α0(r1ω'm1/λ1 − r2ω'm2/λ2), d'où T1 = mg/(2cos α0) + (m/4)(r1ω'm1/λ1 − r2ω'm2/λ2). Pour compenser une augmentation de T1, il faut que le terme −r2ω'm2/λ2 diminue, c'est-à-dire augmenter ωm2 (accélérer M2). La dérouleuse fournit alors plus de bande, la boucle s'allonge et le contrepoids redescend.
C. Partie automatique
- C.I-1. Enrouleuse : asservissement de position (consigne θc). Objectif : réaliser exactement les angles θ1 puis 2π, pour un tour sans recouvrement avec un découvrement ≤ 0,5 mm, en respectant la loi en trapèze. Dérouleuse : asservissement de vitesse, avec pour consigne la vitesse linéaire de la bande imposée par l'enrouleuse (V1 = r1Ωm1/λ1). Objectif : suivre l'enrouleuse pour maintenir la tension T dans la plage 50–200 N ± 10 N.
- C.I-2. Transformée de la relation de B.III-3 (conditions initiales nulles) : T1(p) = mg/(2cos α0) + (m r1/(4λ1)) p Ωm1(p) − (m r2/(4λ2)) p Ωm2(p). Par identification avec la figure 12 : H0(p) = 1 ; H1(p) = m r1p/(4λ1) ; H2(p) = m r2p/(4λ2) (signe − au comparateur).
- C.I-3. Équations : U1 = (R1 + L1p)I1 + E1 ; E1 = k1Ωm1 ; Cm1 = k1I1 ; Je1pΩm1 = Cm1 − (r1/λ1)T1. D'où, sur la figure 13 : H3 = 1/(R1 + L1p) ; H4 = k1 ; H5 = k1 ; H6 = 1/(Je1p) ; H7 = r1/λ1.
- C.I-4. Avec Δ(p) = Je1p(R1 + L1p) + k12 : A(p) = k1/Δ(p) et B(p) = −(r1/λ1)(R1 + L1p)/Δ(p). Les deux transferts ont le même dénominateur, donc les mêmes pôles : la stabilité vis-à-vis de U1 et vis-à-vis de T1 est équivalente. La stabilité ne dépend que de l'équation caractéristique ; seuls les zéros diffèrent.
- C.I-5. Avec L1 = 0 : Ωm1/U1 = (1/k1)/(1 + R1Je1p/k12) et θ1 = Ωm1/(λ1p). Le modèle cohérent est G(p) = K/(p(1 + τp)), avec K = 1/(k1λ1) et τ = R1Je1/k12. C'est confirmé par la figure 14b : pente −20 dB/déc aux basses pulsations puis −40 dB/déc, phase de −90° à −180°. Identification (lecture approchée) : l'asymptote K/ω vaut 40 dB vers ω = 0,03 rad/s, donc K ≈ 3 s−1 ; la phase vaut −135° vers ω ≈ 3 rad/s, donc τ ≈ 1/3 s. Au gain unité (Kp = 1), |G(jω)| = 1 donne ωc ≈ 2,4 rad/s, d'où une marge de phase ≈ 180° − 90° − arctan(τωc) ≈ 52°. La phase n'atteint jamais −180° : marge de gain infinie.
- C.I-6. G(p) = K/p − Kτ/(1 + τp). Réponse impulsionnelle : g(t) = K(1 − e−t/τ)·u(t). Allure : départ à 0, tangente à l'origine de pente K/τ, croissance exponentielle vers l'asymptote horizontale K (≈ 3), atteinte à 95 % vers 3τ ≈ 1 s. L'intégrateur fait qu'une impulsion de tension produit une rotation finale non nulle.
- C.I-7. H(p) = K/(τp2 + p + K) = 1/(1 + p/K + τp2/K) : gain statique 1, ωn = √(K/τ) ≈ 3 rad/s, z = 1/(2√(Kτ)) ≈ 0,5.
- C.I-8. Boucle de classe 1 (un intégrateur dans G) : εs = 0 pour un échelon. Pour une rampe de pente ω0 : εT = ω0/(KpK), soit ω0/3 avec Kp = 1 (1/3 pour une rampe unitaire).
- C.I-9. Marge de phase de 45° : −90° − arctan(τωc) = −135°, donc ωc = 1/τ ≈ 3 rad/s. Il faut |KpG(jωc)| = KpKτ/√2 = 1, d'où Kp = √2/(Kτ) ≈ 1,4. Alors εs reste nulle et εT = 1/(KpK) ≈ 0,24 pour une rampe unitaire : l'erreur de traînage diminue d'environ 30 %.
- C.I-10. La réponse de la figure 15 part avec une tangente horizontale (un premier ordre démarre avec une pente non nulle) et présente un dépassement : c'est un second ordre sous-amorti. Lecture : valeur finale 1, donc K = 1 ; premier dépassement D ≈ 23 % au temps tpic ≈ 1,0 s. D = exp(−πz/√(1 − z2)) donne z ≈ 0,42 ; tpic = π/(ωn√(1 − z2)) donne ωn ≈ 3,5 rad/s. C'est cohérent avec le calcul pour Kp ≈ 1,4 : ωn = √(KpK/τ) ≈ 3,6 rad/s et z = 1/(2√(KpKτ)) ≈ 0,42.
- C.I-11. Augmenter Kp rend le système plus rapide (ωn augmente) et réduit l'erreur de traînage. En contrepartie, l'amortissement diminue (z passe de 0,5 à 0,42) : dépassement plus grand (≈ 23 % contre 16 %) et marge de phase réduite (de ≈ 52° à 45°). L'erreur statique reste nulle. Un correcteur proportionnel impose donc un compromis rapidité-précision/stabilité.
D. Modélisation par Grafcet
- D.I-1. Les cinq règles : (1) situation initiale : les étapes initiales sont actives au démarrage ; (2) franchissement d'une transition : une transition est validée quand toutes ses étapes amont sont actives, et elle est franchie si elle est validée et que sa réceptivité est vraie ; (3) évolution des étapes actives : le franchissement active toutes les étapes aval et désactive toutes les étapes amont ; (4) évolutions simultanées : plusieurs transitions simultanément franchissables sont franchies simultanément ; (5) activation et désactivation simultanées : une étape à la fois activée et désactivée reste active.
- D.I-2. Étape 8 active (soudage terminé) avec mep = 0 et ap = 1 : la réceptivité mep̄·ap est vraie, la transition est franchie et, par la divergence en ET (double trait), les macroétapes 1 (amener et dérouler la bande) et 9 (évacuer l'enveloppe) deviennent actives simultanément, l'étape 8 étant désactivée. À la fin de 9 (réceptivité = 1), la macroétape 10 (compter) est activée. Règles utilisées : 2 et 3 (et 4 pour la simultanéité).
- D.I-3. À partir de ce franchissement : les branches 1 (1 s) et 9 (1 s) puis 10 (Δt négligeable) se déroulent en parallèle, et la synchronisation mep̄ attend la plus longue, soit 1 s. Viennent ensuite l'étape 2 (0,5 s), les étapes 3 à 6 (3 s, étape 7 négligeable) et l'étape 8 (0,8 s). Durée d'un cycle = 1 + 0,5 + 3 + 0,8 = 5,3 s.
- D.I-4. ap n'intervient que dans les réceptivités lp·ap (sous l'étape 0) et mep̄·ap (sous l'étape 8). Passer ap à 0 pendant que 1 et 10 sont actives n'interrompt donc pas le cycle en cours : l'enveloppe est accrochée, enroulée, coupée et soudée. La machine s'arrête à la fin du soudage : l'étape 8 reste active, environ 1 + 0,5 + 3 + 0,8 = 5,3 s après l'activation de 1 et 10, car mep̄·ap est fausse. Exception : si le compteur a atteint m (mep = 1), la branche mep conduit à l'évacuation (étape 9) puis au retour à l'étape initiale 0.
💡 Pour réviser : pour les CNC de sciences industrielles, maîtrisez la loi de vitesse en trapèze (optimisation de ωmax, condition trapèze/triangle), l'inertie et le couple équivalents ramenés sur l'arbre moteur (Je = Jm + J/λ2), le théorème du moment dynamique sur les poulies, et le modèle du moteur à courant continu en schéma-blocs. Sachez aussi identifier un K/(p(1 + τp)) sur un Bode, relier marge de phase, dépassement et amortissement (z ≈ MP/100 en ordre de grandeur), calculer εs et εT selon la classe, et connaître les règles du Grafcet (divergences et convergences en ET et en OU). Justifiez toujours par le paramétrage des figures, sans inventer de valeurs non fournies.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1723/نموذج-المباراة-الوطنية-المشتركة-CNC-2001-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
