
نموذج المباراة الوطنية المشتركة CNC 2015: الفيزياء 1 - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1697/نموذج-المباراة-الوطنية-المشتركة-CNC-2015-الفيزياء-1-شعبة-MP-لولوج-مدارس-المهندسي
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2015)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- الفيزياء 1
- الدورة
- 2015
- عدد الصفحات
- 10
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
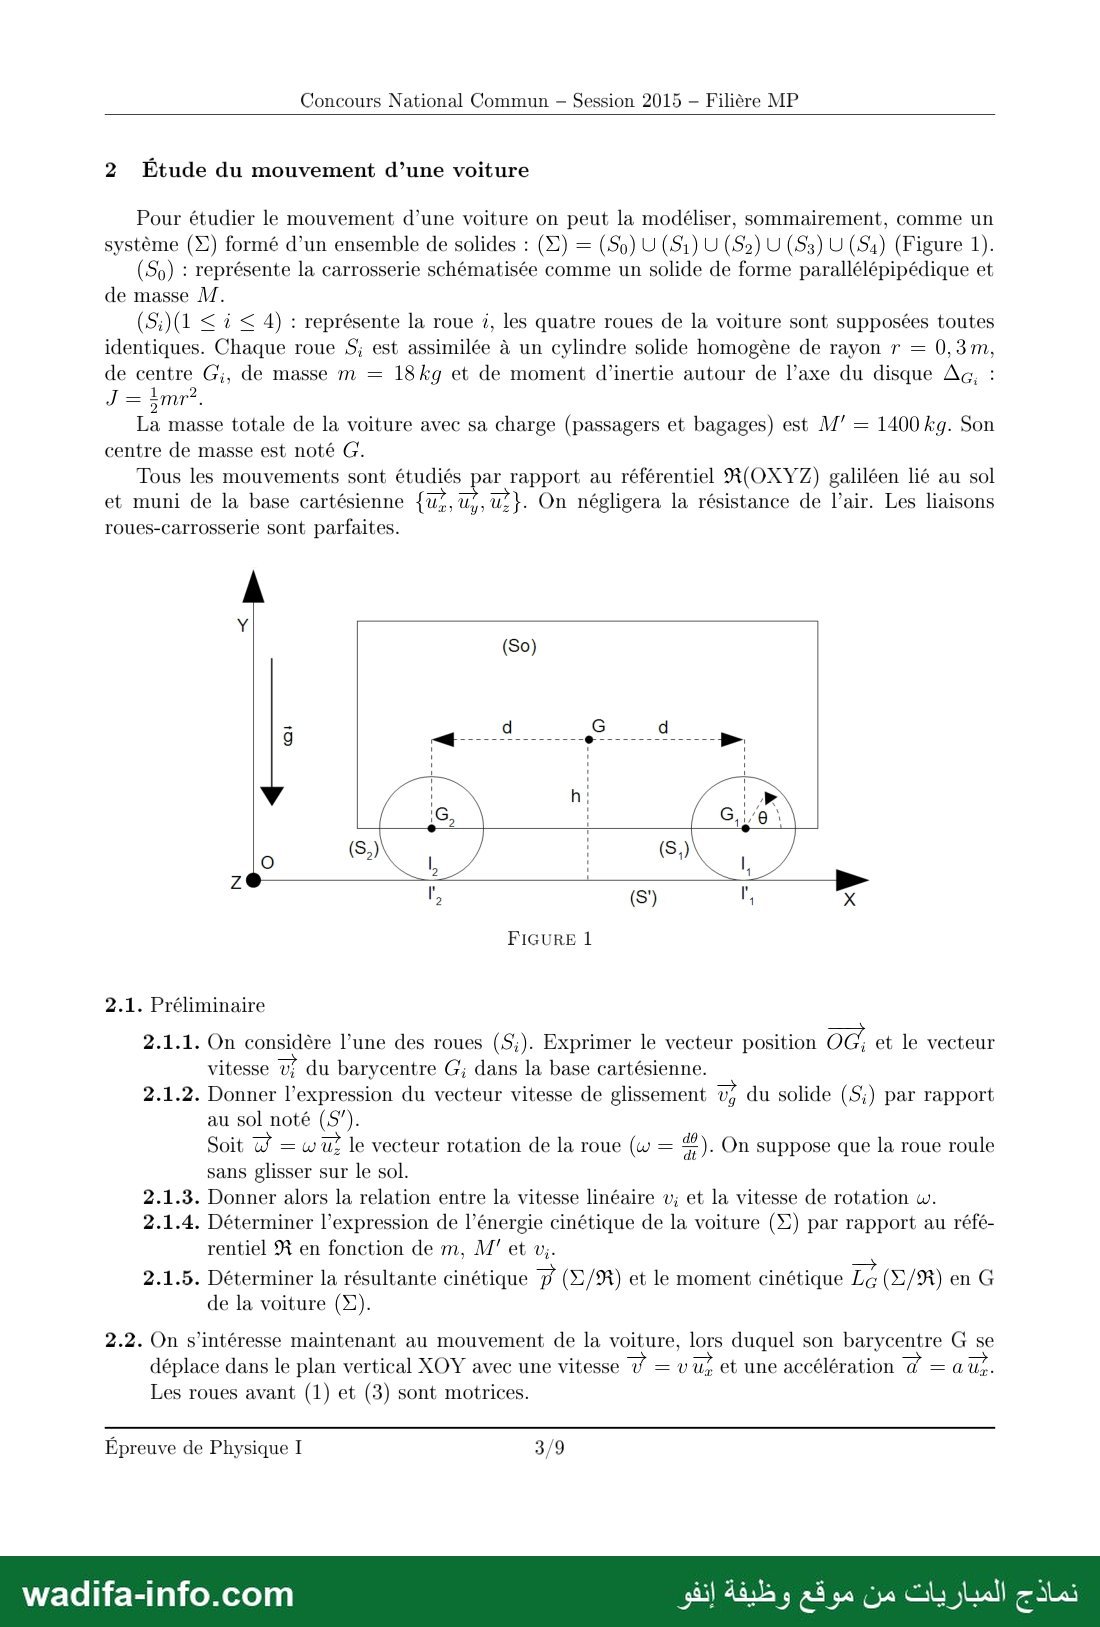
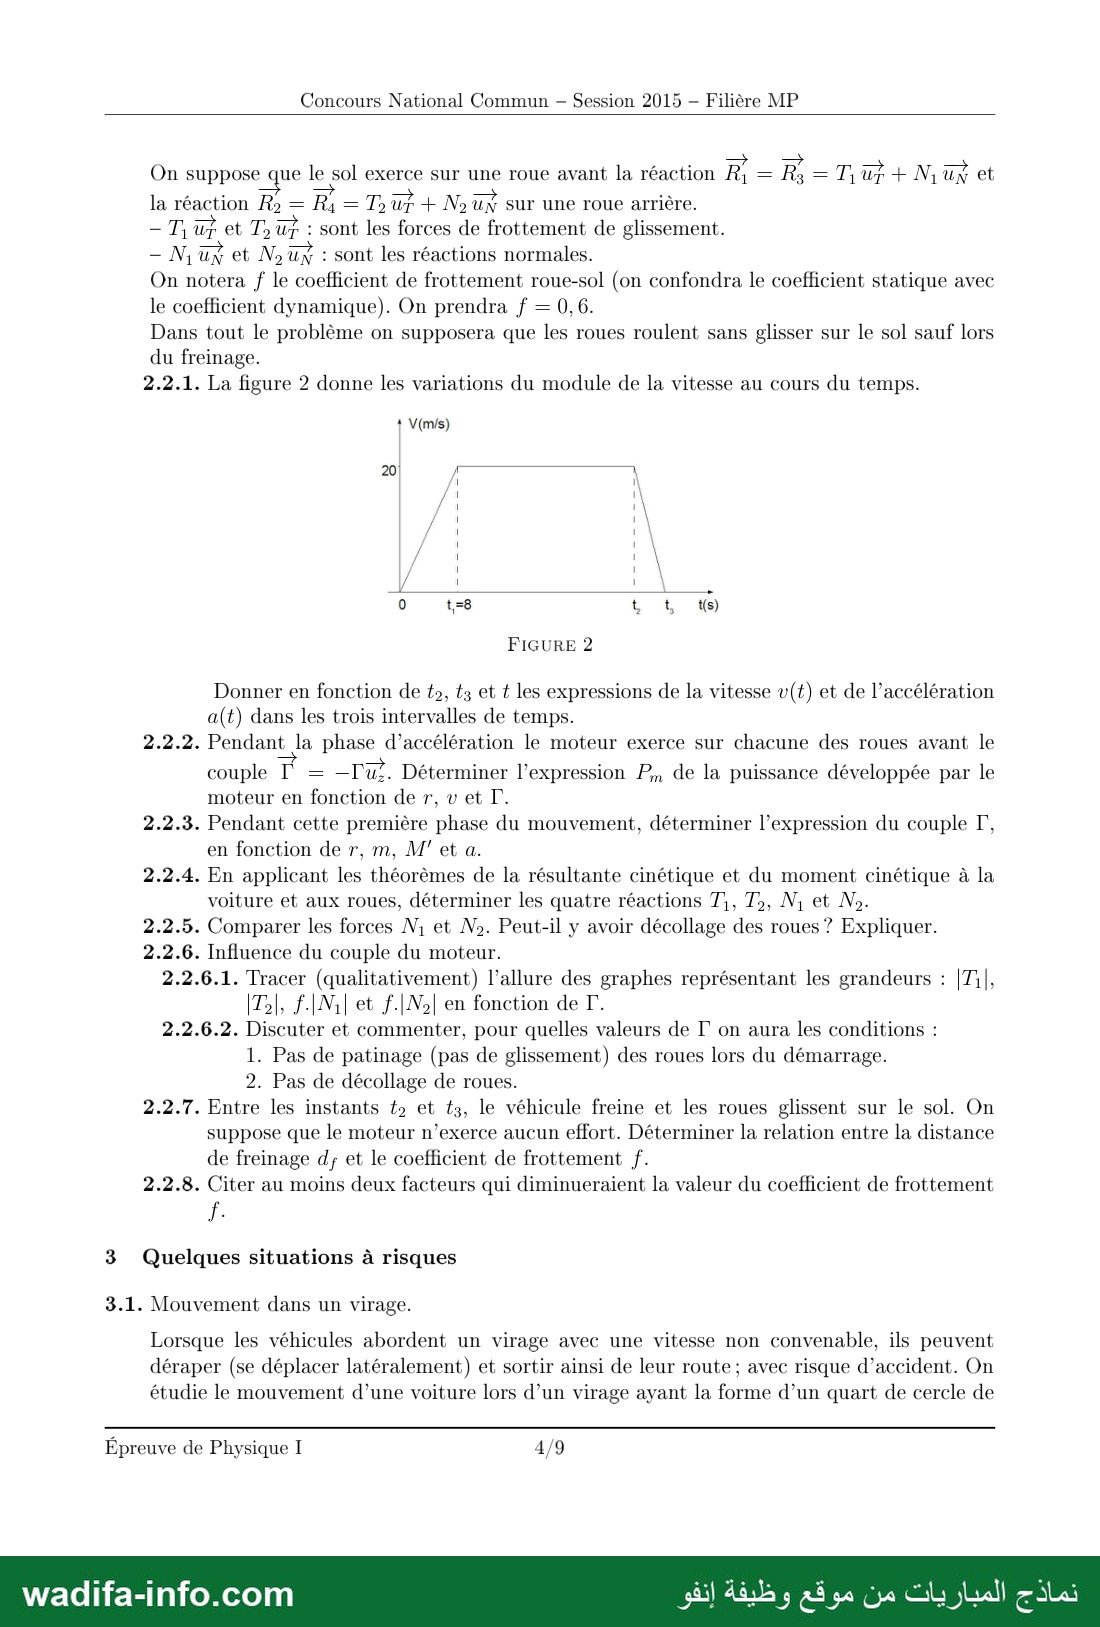
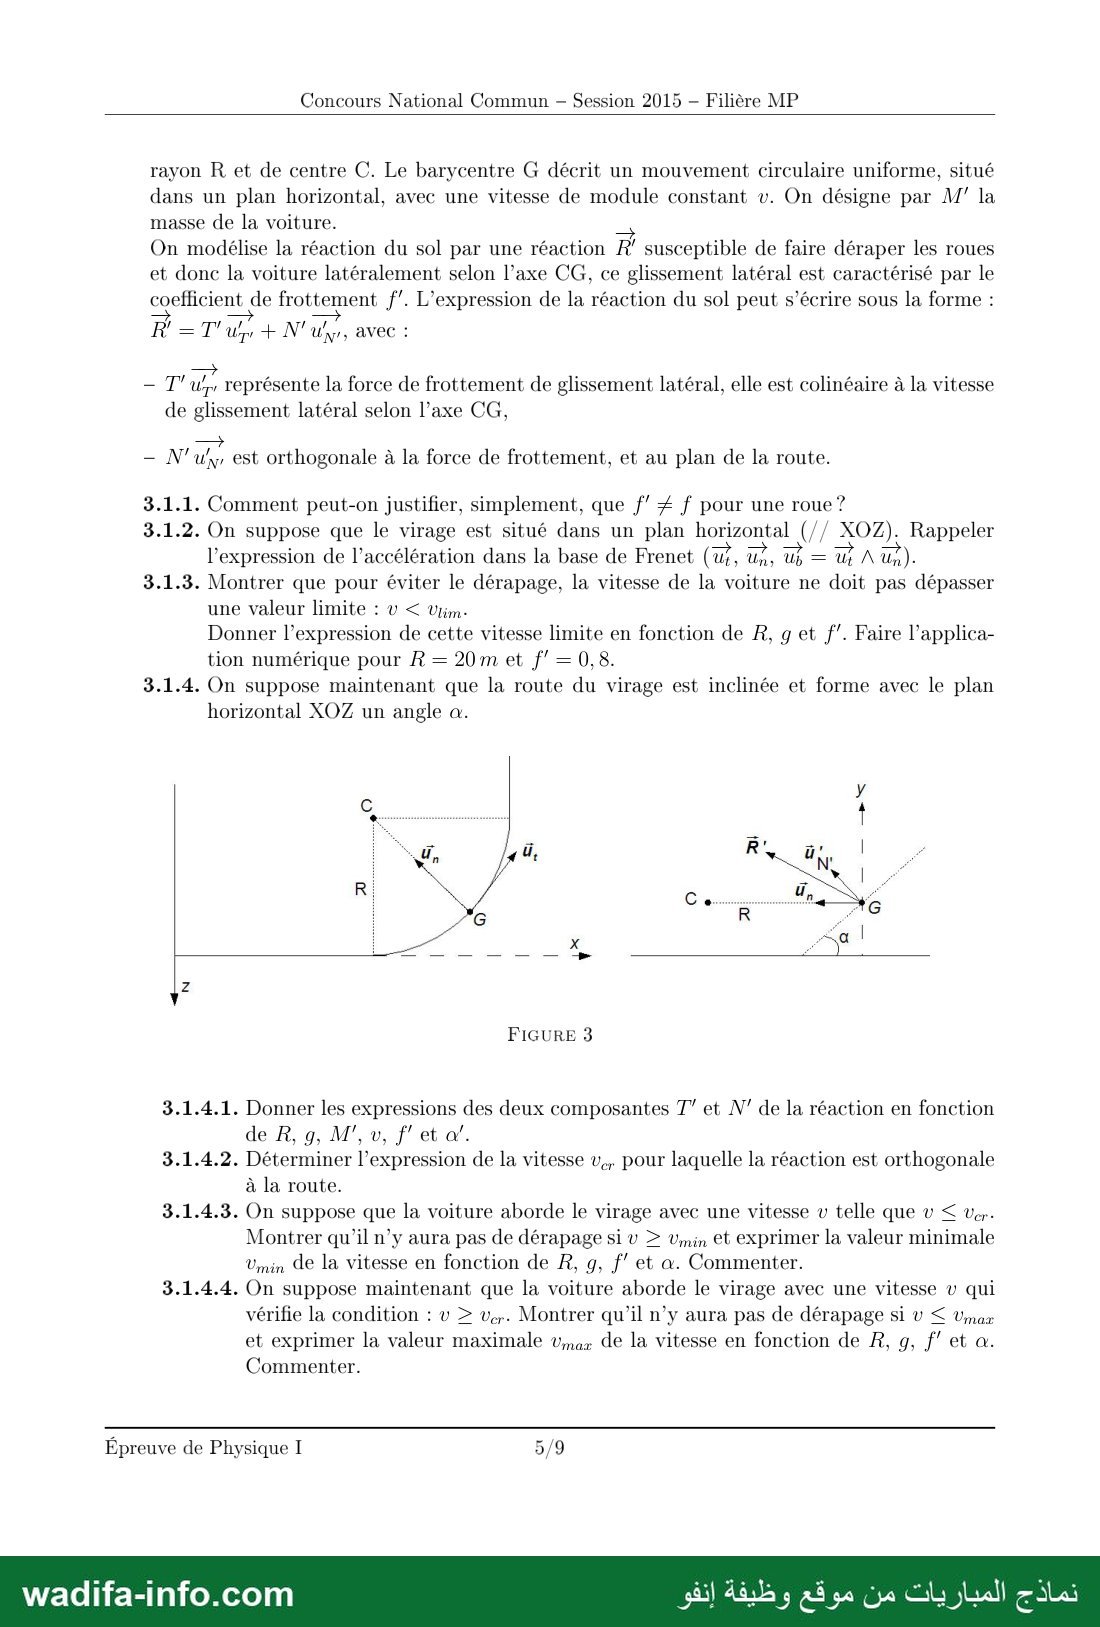
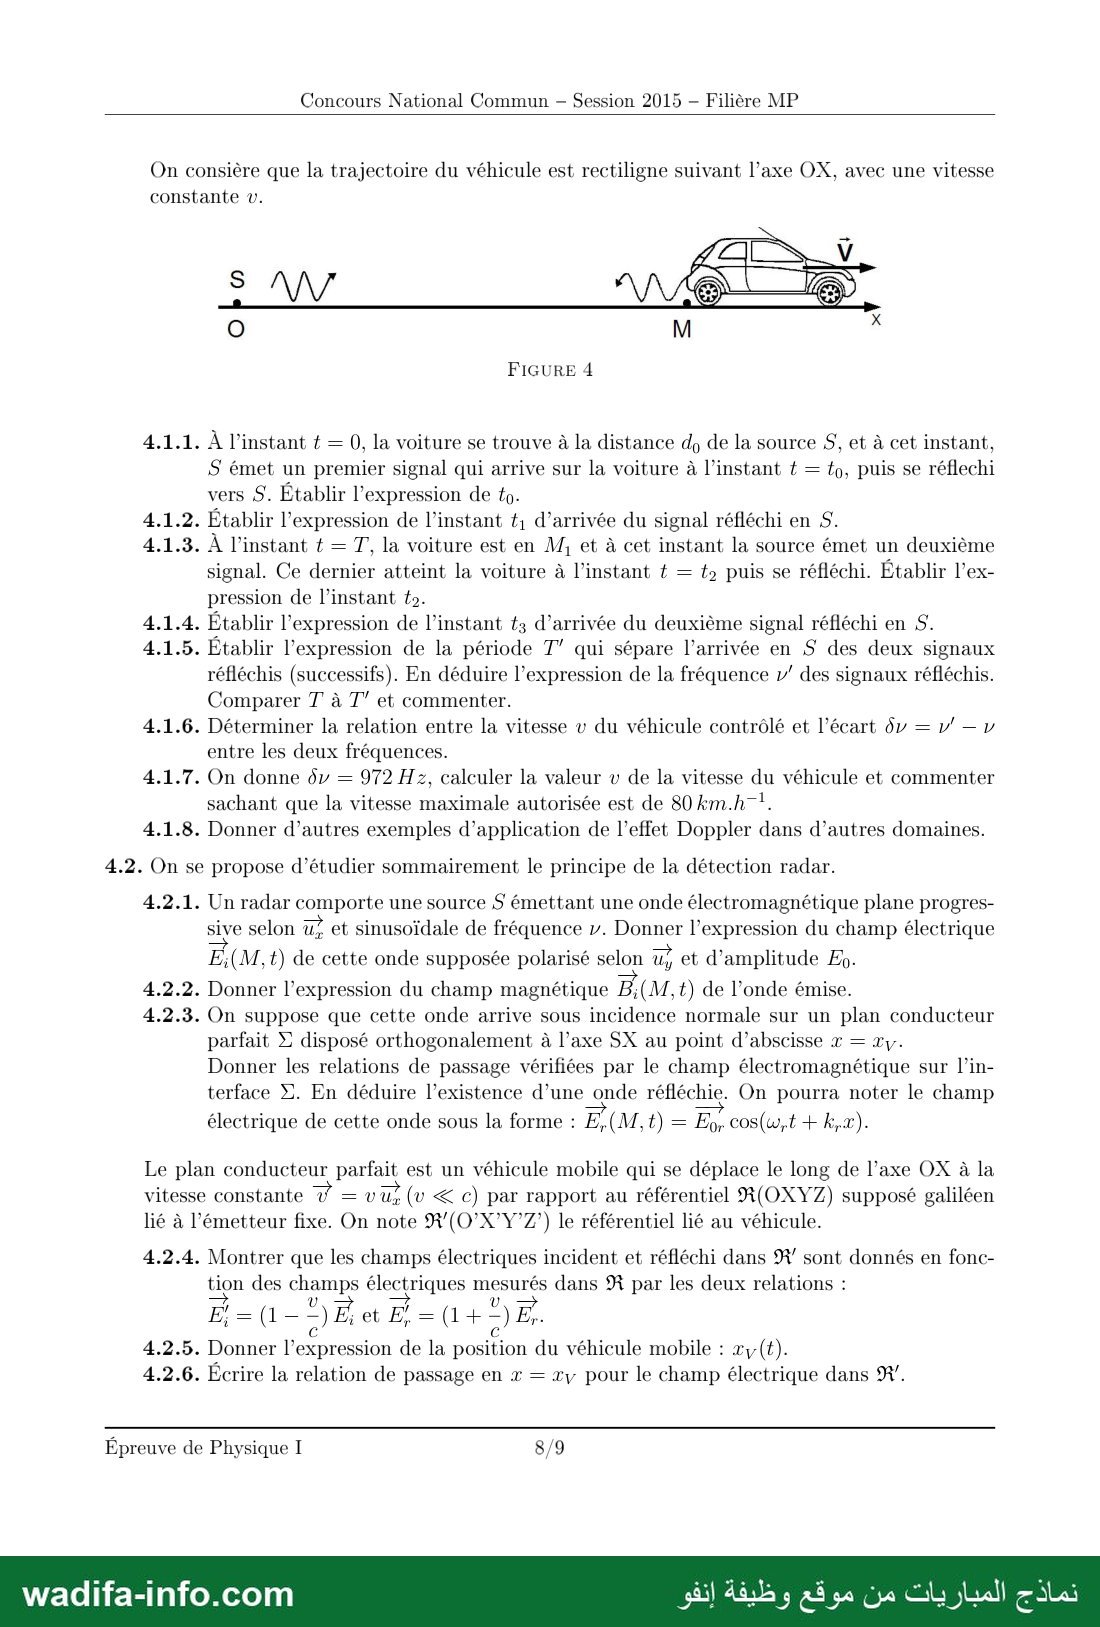
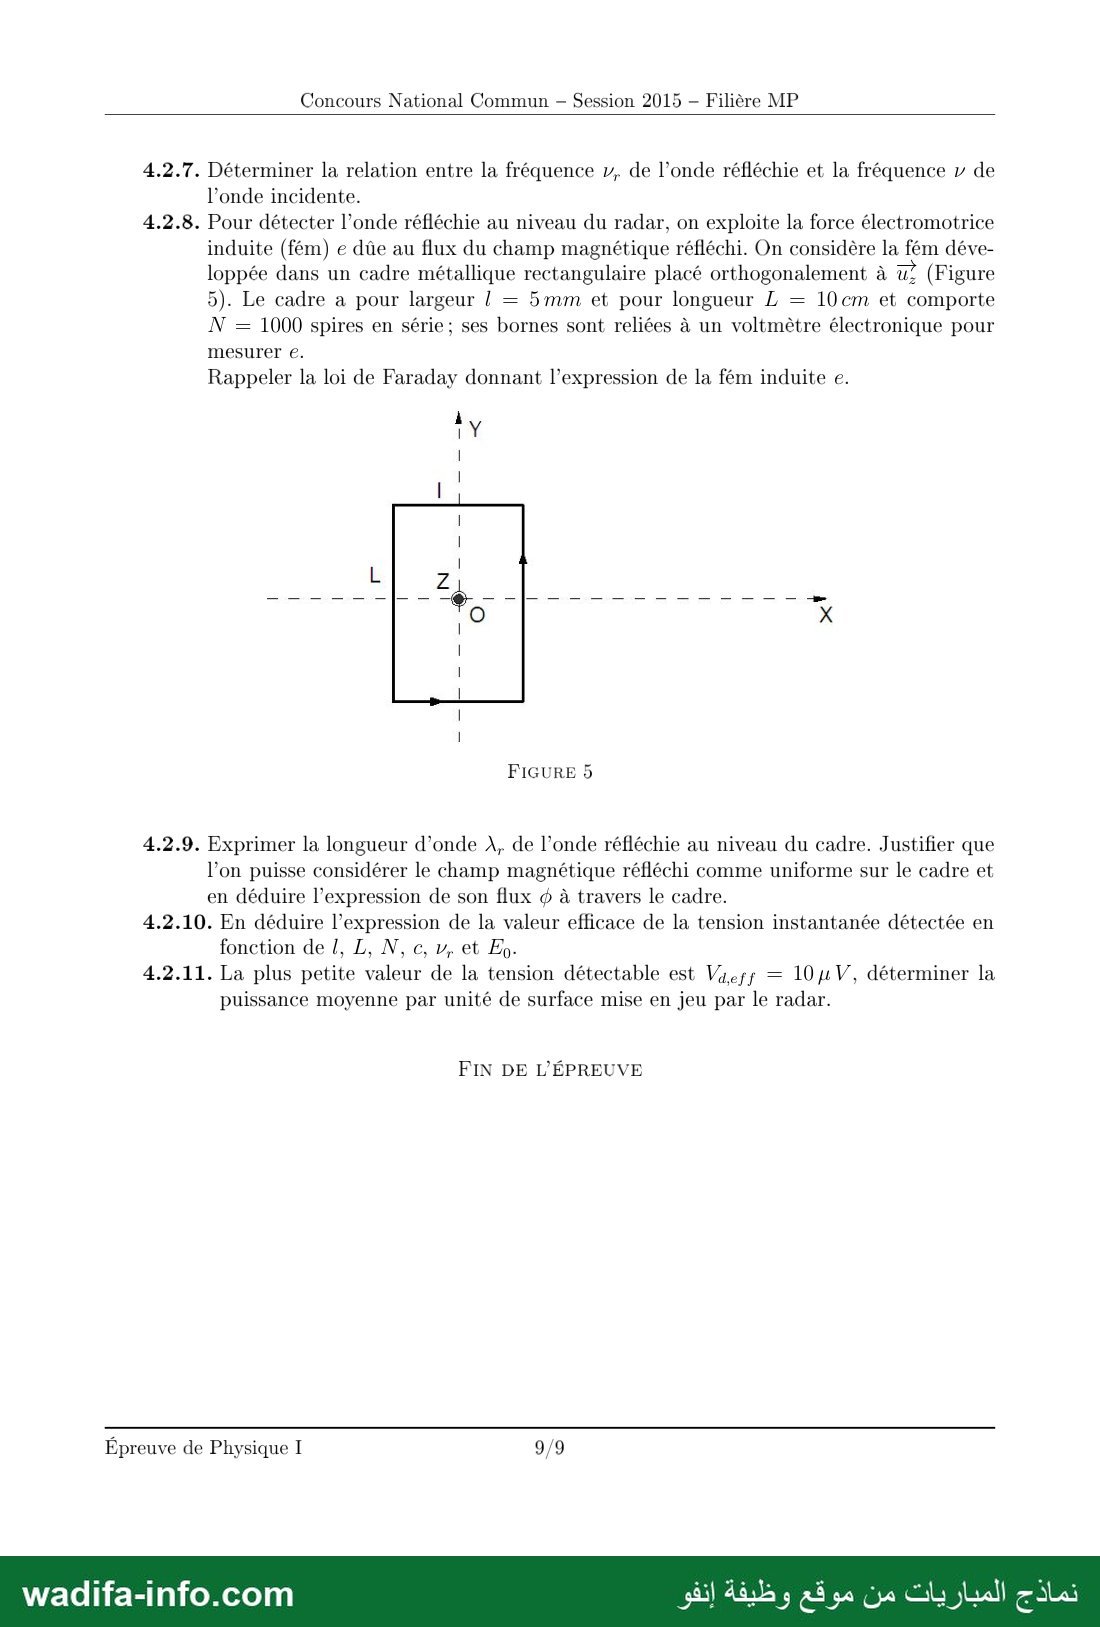
— صفحة 1 — ROYAUME DU MAROC Ministère de l'Enseignement Supérieur, de la Formation des Cadres et de la Recherche Scientifique Présidence du Concours National Commun 2015 Ecole Nationale Supérieure d'Électricité et de Mécanique ENSEM CONCOURS NATIONAL COMMUN d'Admission dans les Établissements de Formation d'Ingénieurs et Établissements Assimilés Édition 2015 ÉPREUVE DE PHYSIQUE I Filière MP Durée 4 heures Cette épreuve comporte 9 pages au format A4, en plus de cette page de garde L'usage de la calculatrice est autorisé page de garde نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 2 — Concours National Commun - Session 2015 - Filière MP e On veillera à une présentation et une rédaction claires et soignées des copies. Il convient en particulier de rappeler avec précision les | références | des questions abordées. e Si, au cours de l’épreuve, un candidat repère ce qui lui semble être une erreur d'énoncé, il le signale sur sa copie et poursuit sa composition en indiquant clairement les raisons des initiatives qu’il est amené à prendre. Toutes les réponses devront être très soigneusement justifiées. e Si un résultat donné par l’énoncé est non démontré, il peut néanmoins être admis pour les ques- tions suivantes. Ainsi, les diverses parties de chaque problème sont relativement indépendantes entre elles. QUELQUES ASPECTS SUR L’UTILISATION DE VÉHICULES AUTOMOBILES Cette épreuve est formée de plusieurs parties largement indépendantes. Son objet est d’étudier quelques aspects relatifs à l’utilisation des véhicules automobiles. La première partie aborde le fonc- tionnement thermodynamique du moteur d’une voiture. La deuxième et la troisième parties abordent des aspects mécaniques du mouvement d’une voiture automobile ainsi que quelques considérations re- latives au fléau des accidents de la route. Les causes des accidents relèvent de l’état des véhicules, de l’état des routes, mais aussi en grande partie de l’erreur humaine. Il s’agit en particulier du non respect des recommandations de la sécurité routière : usage des ceintures et airbags de sécurité, respect de la distance réglementaire entre véhicules ; mais aussi d'éviter l’excès de vitesse. Enfin la quatrième partie étudie la mesure de la vitesse des véhicules roulant par un radar Doppler. Données : e Tous les gaz considérés sont supposés parfaits. e La constantes des gaz parfaits : R = 8,31 SI. e La correspondance des températures : T(K) = t(°C) + 273. e Le rapport des capacités thermiques molaires de l’air, à pression constante (C,) et à volume constant (Cz) : Ya = = =1,4 e La relation de Mayer : CG — C, = R. e Le champ de pesanteur : و = 9,8m.s7?. e Vitesse de la lumière : ce = 3.108 m.s”*. e La permittivité diélectrique du vide : ça = 8,85.10-"? SI. Épreuve de Physique I 1/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 3 — Concours National Commun - Session 2015 - Filière MP 1 Étude thermodynamique d’un moteur de voiture On étudie un moteur à explosion d’automobile (à quatre temps). Dans l’un des quatre cylindres, on considère une quantité de matière formée de n moles d’un fluide qui décrit le cycle de Beau de Rochas (ou d’Otto) entre les états notés A, B, C et D de façon supposée réversible : — AB : compression adiabatique, — BC : échauffement isochore, — CD : détente adiabatique, — DA : refroidissement isochore. Les grandeurs : pression, température, volume et entropie sont notées respectivement P, T, V et S. On appelle rapport volumétrique la quantité z = = . On désigne par 7 la température maximale atteinte au cours du cycle. Pour le fluide air-carburant, l’air étant en grand excès, on assimilera le mélange qui décrit le cycle ABCDA à un gaz parfait unique, de coefficient y = # ادح 1.1. Représentation du cycle 1.1.1. Représenter l’allure du cycle ABCDA dans un diagramme de Watt (P : ordonnée, V : abscisse). Interpréter le sens de parcours et la signification de l’aire délimitée par le cycle. 1.1.2. Pour chacune des transformations, déterminer l’allure de T(S) et tracer le cycle ABCDA dans le diagramme (T, S). 1.2. Expression du rendement 1.2.1. Soient م et Qc les chaleurs reçues, lors d’un cycle, par le système de la source froide et de la source chaude respectivement. Préciser les signes de ces deux grandeurs. Donner l'expression du rendement r en fonction de Qr et Qc. 1.2.2. Déterminer, pour chacune des transformations précédentes, les expressions du travail et chaleur reçus par le fluide. 1.2.3. Exprimer le rendement + du moteur en fonction de x et y. Comment varie ce rende- ment avec x ? 1.3. Calcul du rendement Le piston d’un cylindre a une section S = 50 em? et une course utile de / = 7,5 em (entre les points haut et bas). Le volume emprisonné en fin de compression est de 45cm%. À l’admission, on donne : t4 = 77°C et P4 = 1,0.10° Pa. La voiture roule à la vitesse constante v = 90 km.h7* et le tableau de bord indique que le moteur fait N = 2800 tours.min7!. Dans ces conditions la voiture consomme ve = 5 L/100km. Le carburant a pour masse volumique م = 720 kg.m7* et sa combustion dégage une chaleur q = 4,82.10* kJ.kg—*. 1.3.1. Calculer le rendement r du moteur. 1.3.2. Sachant qu’un cycle se fait en deux tours, déterminer la durée d’un cycle 7e. 1.3.3. Déterminer l’expression de la chaleur reçue pendant un cycle dans un cylindre par la combustion du carburant. Faire l’application numérique. 1.3.4. Déterminer l’expression, puis la valeur de la température (théorique) Tn- 1.3.5. Quelle serait l’expression du rendement de ce moteur si le fluide décrivait un cycle de Carnot entre les mêmes températures extrêmes. 1.3.6. Calculer la puissance mécanique مط développée par le moteur. Épreuve de Physique I 2/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 4 — Concours National Commun - Session 2015 - Filière MP 2 Étude du mouvement d’une voiture Pour étudier le mouvement d’une voiture on peut la modéliser, sommairement, comme un système (X) formé d’un ensemble de solides : (X) = (So) U(S1) (وي) نا U (53) نا (S4) (Figure 1). (So) : représente la carrosserie schématisée comme un solide de forme parallélépipédique et de masse M. (S;)(1 › à › 4) : représente la roue أ les quatre roues de la voiture sont supposées toutes identiques. Chaque roue ري est assimilée à un cylindre solide homogène de rayon r = 0,3m, de centre G;, de masse m = 18kg et de moment d'inertie autour de l’axe du disque Ag, : جح ل tm, La masse totale de la voiture avec sa charge (passagers et bagages) est M’ = 1400 kg. Son centre de masse est noté G. Tous les mouvements sont étudiés par rapport au référentiel R(OXYZ) galiléen lié au sol et muni de la base cartésienne 0: 7 u›}. On négligera la résistance de l’air. Les liaisons roues-carrosserie sont parfaites. 9 FIGURE 1 2.1. Préliminaire 2.1.1. On considère l’une des roues (S;). Exprimer le vecteur position 06 et le vecteur vitesse 0 du barycentre G; dans la base cartésienne. 2.1.2. Donner l’expression du vecteur vitesse de glissement vw, du solide (S;) par rapport au sol noté (S”). Soit غنات = له le vecteur rotation de la roue (w = 2 ). On suppose que la roue roule sans glisser sur le sol. 2.1.3. Donner alors la relation entre la vitesse linéaire w; et la vitesse de rotation w. 2.1.4. Déterminer l’expression de l’énergie cinétique de la voiture () par rapport au réfé- rentiel 924 en fonction de m, M’ et ني 2.1.5. Déterminer la résultante cinétique 7 (E/M) et le moment cinétique Es (2/MR) en G de la voiture (E). 2.2. On s’intéresse maintenant au mouvement de la voiture, lors duquel son barycentre G se déplace dans le plan vertical XOY avec une vitesse له = vu; et une accélération Ÿ = au. Les roues avant (1) et (3) sont motrices. Épreuve de Physique I 3/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 5 — Concours National Commun - Session 2015 - Filière MP On ما موا le sol ose sur us roue avant la réaction = = R, = T,ù} + N, ux et la réaction = = 704 =T; 17 + ولا 17 N SUr une roue arrière. - 1 جلا et م ل sont les forces de frottement de glissement. — N, 1 et N, x : sont les réactions normales. On notera f le coefficient de frottement roue-sol (on confondra le coefficient statique avec le coefficient dynamique). On prendra f = 0,6. Dans tout le problème on supposera que les roues roulent sans glisser sur le sol sauf lors du freinage. 2.2.1. La figure 2 donne les variations du module de la vitesse au cours du temps. 20 FIGURE 2 Donner en fonction de روا ts et t les expressions de la vitesse v(t) et de l’accélération a(t) dans les trois intervalles de temps. 2.2.2. Pendant | la phase. d'accélération le moteur exerce sur chacune des roues avant le couple T = —Pu;. Déterminer l’expression P, de la puissance développée par le moteur en fonction de r, v et T. 2.2.3. Pendant cette première phase du mouvement, déterminer l’expression du couple I’, en fonction de r, m, M' et a. 2.2.4. En applicant les théorèmes de la résultante cinétique et du moment cinétique à la voiture et aux roues, déterminer les quatre réactions 711, T5, N, et Na. 2.2.5. Comparer les forces N, et Na». Peut-il y avoir décollage des roues ? Expliquer. 2.2.6. Influence du couple du moteur. 2.2.6.1. Tracer (qualitativement) l’allure des graphes représentant les grandeurs : |T1|, |T›|, f-|N;| et f.|N»| en fonction de I. 2.2.6.2. Discuter et commenter, pour quelles valeurs de l'on aura les conditions : 1. Pas de patinage (pas de glissement) des roues lors du démarrage. 2. Pas de décollage de roues. 2.2.7. Entre les instants ta et وا le véhicule freine et les roues glissent sur le sol. On suppose que le moteur n’exerce aucun effort. Déterminer la relation entre la distance de freinage d; et le coefficient de frottement f. 2.2.8. Citer au moins deux facteurs qui diminueraient la valeur du coefficient de frottement 2 3 Quelques situations à risques 3.1. Mouvement dans un virage. Lorsque les véhicules abordent un virage avec une vitesse non convenable, ils peuvent déraper (se déplacer latéralement) et sortir ainsi de leur route ; avec risque d’accident. On étudie le mouvement d’une voiture lors d’un virage ayant la forme d’un quart de cercle de Épreuve de Physique I 4/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 6 — Concours National Commun - Session 2015 - Filière MP rayon R et de centre C. Le barycentre G décrit un mouvement circulaire uniforme, situé dans un plan horizontal, avec une vitesse de module constant v. On désigne par M' la masse de la voiture. On modélise la réaction du sol par une réaction R’ susceptible de faire déraper les roues et donc la voiture latéralement selon l’axe CG, ce glissement latéral est caractérisé par le coefficient de frottement f". L’expression de la réaction du sol peut s’écrire sous la forme : 7 9 ل avec : - 1" شا représente la force de frottement de glissement latéral, elle est colinéaire à la vitesse de glissement latéral selon l’axe CG, N'u'y est orthogonale à la force de frottement, et au plan de la route. - 3.1.1. Comment peut-on justifier, simplement, que // # f pour une roue ? 3.1.2. On suppose que le virage est situé dans un plan horizontal (// XOZ). Rappeler l’expression de l'accélération dans la base de Frenet ( 7 7 0701 = 71 A Un) 3.1.3. Montrer que pour éviter le dérapage, la vitesse de la voiture ne doit pas dépasser une valeur limite : V › Urim- Donner l’expression de cette vitesse limite en fonction de R, g et f". Faire l’applica- tion numérique pour R = 20m et f' = 0,8. 3.1.4. On suppose maintenant que la route du virage est inclinée et forme avec le plan horizontal XOZ un angle a. FIGURE 3 3.1.4.1. Donner les expressions des deux composantes 7” et N' de la réaction en fonction 3.1.4.2. Déterminer l’expression de la vitesse ىن pour laquelle la réaction est orthogonale à la route. 3.1.4.3. On suppose que la voiture aborde le virage avec une vitesse v telle que v ‹ ون Montrer qu’il n’y aura pas de dérapage si v › Umin €t exprimer la valeur minimale Umin de la vitesse en fonction de R, g, f' et a. Commenter. 3.1.4.4. On suppose maintenant que la voiture aborde le virage avec une vitesse v qui vérifie la condition : v › ve. Montrer qu’il n’y aura pas de dérapage si v ‹ Umax et exprimer la valeur maximale ممم de la vitesse en fonction de R, g, f' et a. Commenter. Épreuve de Physique I 5/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 7 — Concours National Commun - Session 2015 - Filière MP 3.1.4.5. Pour quelle valeur مه de l’angle à, on n’aurait pas dérapage dans l'intervalle des vitesses 0 › v › وعمسا Déterminer l’expression de ممعم 3.2. Etude d’un accident entre deux véhicules Sur une route rectiligne parallèle à OX, on considère une voiture qui se déplace à une vitesse constante ون derrière un camion qui roule dans le même couloir, et dans le même sens à la vitesse constante v = kvo. À un instant + = 0, pris comme origine des temps, le conducteur du camion freine brus- quement (les feux de stop s’allument à l’arrière du camion) et le conducteur de la voiture freine à un instant + = 1. On prendra la position de la voiture à t = 0 comme origine des espaces et on note D la distance entre le devant de la voiture et l’arrière du camion. Dès l'instant du freinage pour chaque véhicule, les roues glissent sur la route avec un coef- ficient de frottement f qu’on supposera identique pour toutes les roues des deux véhicules. On supposera également que les moteurs n’exercent plus d’efforts sur les deux véhicules. On s’intéresse aux mouvements des deux véhicules entre leur freinage et leur immobilisation. On donne : la masse de la voiture M’ = 1400 kg, D = 35m, vo = 90 km.h}, f = 0,6 et 3.2.1. On suppose ici que le conducteur de la voiture freine au même instant que le conduc- teur du camion : t, = 0. 3.2.1.1. Déterminer les expressions des accélérations a et as respectives de la voiture et du camion. 3.2.1.2. On désigne par رك et da les distances d'arrêt pour la voiture et pour le camion respectivement. Montrer, en le justifiant, qu’il n’y a pas d’accident. 3.2.1.3. En réalité on doit tenir compte du facteur humain relatif au temps de réflexe, c’est-à-dire que le conducteur de la voiture freine après le conducteur du camion avec un retard t,. Donner l’expression de la valeur maximale t,m de ce retard pour que l'accident soit juste évité. Quelles autres précautions permettraient au conducteur de la voiture de diminuer le risque d’accident. 3.2.2. On suppose que le conducteur de la voiture freine à l’instant t, = 2 3.2.2.1. Donner alors l’expression de la vitesse va de la voiture au moment du choc en fonction des données vo, D, g, f, di et da. Au moment du choc, le camion est supposé immobile. On suppose que les deux véhicules restent accolés après le choc et on suppose le système voiture-camion, noté (£"), comme pseudo-isolé pendant la très courte durée du choc. Entre l’ins- tant du choc et l'instant d’immobilisation, ce système parcourt la distance de pendant une durée 7. 3.2.2.2. En applicant la deuxième loi de Newton, exprimer la vitesse زان de la voiture (donc de l’ensemble) juste après le choc en fonction de va sachant que la masse du camion est M. = 9 M". 3.2.2.3. On suppose que le système (X”) glisse sur la route selon un mouvement unifor- mément retardé avec le coefficient de frottement de glissement f. Déterminer l’expression de la durée 7 avant l’immobilisation. Faire l’application numérique si vu, = 8718-1 3.2.3. Effets d’un accident sur les usagers de véhicules Les voitures modernes sont équipées de ceintures de sécurité qui retiennent les pas- sagers sur leur siège afin de diminuer l’impact des accidents. Épreuve de Physique I 6/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 8 — Concours National Commun - Session 2015 - Filière MP 3.2.3.1. On suppose ici que lors du choc, le conducteur est seulement retenu par la ceinture de sécurité. Déterminer l’expression du module F, de la force moyenne exercée par la ceinture sur le conducteur, durant la durée 7, en fonction des données. 3.2.3.2. Faire l’application numérique sachant que le conducteur à une masse m, = 70 kg ; Commenter ce résultat sachant que l’effet de cette force sur le thorax, est critique au dessus de 800 daN pour une personne jeune, et de 400 daN pour une personne âgée. 3.2.3.3. Au moment du choc, le passager à côté du conducteur n’avait pas mis sa ceinture de sécurité. Sa tête entre en choc avec le pare-brise pendant une durée 7 = 6ms au bout de laquelle ce dernier se brise. La tête de ce passager a une masse ny = 3,6 kg et la surface de contact entre la tête et le pare-brise est s = 6cm?. Estimer la pression moyenne exercée par le pare-brise sur la tête de ce passager. 3.2.3.4. Le passager derrière le conducteur n’ayant pas de ceinture de sécurité, va heurter le siège du conducteur. Déterminer le module F3 de la force moyenne que ce passager exerce sur ce siège, sachant que sa masse vaut a . Commenter. Les ceintures de sécurité restent moins efficaces lors d'accidents à des vitesses élevées. Les organes des passagers sont projetés contre la cage thoracique et la paroi abdominale et le cerveau risque de s’écraser contre le crâne, entraînant éventuellement une paralysie à vie. En plus des ceintures de sécurité, les voitures modernes sont équipées de systèmes d'amortissement appelés airbags. Un airbag est un sac souple qui se gonfle très rapidement, au moment de l’accident, par un gaz produit par décomposition d’une poudre solide (azoture de sodium). Le déclenchement de ce processus est assuré par un capteur de décélération du véhicule. 3.2.4. On suppose que l’airbag est déclenché et se remplit instantanément de gaz. L’airbag est assimilé à un cylindre en nylon de rayon r, = 20cm et de hauteur h, = 50 cm. On supposera que la température du véhicule reste constante, 7 = 300 K, durant l’accident. 3.2.4.1. L’habitacle de la voiture est supposé étanche et a un volume intérieur de V, = 4 m3. Sachant que la pression initiale est P = 10° Pa, déterminer l’augmentation de pression de pression p(M,t) (surpression) dans l’intérieur de la voiture. 3.2.4.2. Les sons perçus par l'oreille sont des ondes acoustiques où la grandeur ondula- toire est la surpression p(M,t). La surpression maximale supportée par l’oreille humaine (seuil de douleur) est de 20 Pa. Conclure sur le son suivant l’ouverture de l’airbag. Commenter. 4 Utilisation de radars pour mesurer des vitesses L’excès de vitesse est l’une des plus importantes causes d'accidents mortels. Pour contrôler et sanctionner ces excès, les agents de contrôle routier utilisent un radar. Cet appareil est formé d’une source fixe S qui émet des ondes électromagnétiques de fré- quence v ; ces ondes seront réfléchies par le véhicule puis captées par le radar. Leur fréquence sera alors بر : c’est l’effet Doppler. 4.1. Mesure de la vitesse d’un véhicule par un radar Considérons une source S (radar) fixe qui émet des ondes électromagnétiques de fréquence v = 5GHz, ces ondes se propagent dans l’air à la célerité c. On prendra le point S confondu avec l’origine 0 des espaces et on notera M la position du véhicule contrôlé à l'instant © Épreuve de Physique I 7/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 9 — Concours National Commun - Session 2015 - Filière MP On consière que la trajectoire du véhicule est rectiligne suivant l’axe OX, avec une vitesse constante v. FIGURE 4 4.1.1. À l’instant t = 0, la voiture se trouve à la distance dy de la source S, et à cet instant, S émet un premier signal qui arrive sur la voiture à l’instant + = to, puis se réflechi vers S. Établir l’expression de to. 4.1.2. Établir l’expression de l’instant t, d’arrivée du signal réfléchi en S. 4.1.3. À l’instant t = T, la voiture est en M, et à cet instant la source émet un deuxième signal. Ce dernier atteint la voiture à l'instant t = ta puis se réfléchi. Établir l’ex- pression de l'instant ta. 4.1.4. Établir l'expression de l’instant t3 d’arrivée du deuxième signal réfléchi en S. 4.1.5. Établir l’expression de la période 7 qui sépare l’arrivée en S des deux signaux réfléchis (successifs). En déduire l’expression de la fréquence أب des signaux réfléchis. Comparer 7 à T” et commenter. 4.1.6. Déterminer la relation entre la vitesse v du véhicule contrôlé et l’écart بر = v'—v entre les deux fréquences. 4.1.7. On donne dv = 972 Hz, calculer la valeur v de la vitesse du véhicule et commenter sachant que la vitesse maximale autorisée est de 80 201.71 4.1.8. Donner d’autres exemples d'application de l'effet Doppler dans d’autres domaines. 4.2. On se propose d’étudier sommairement le principe de la détection radar. 4.2.1. Un radar comporte une source S émettant une onde électromagnétique plane progres- sive selon 72 et sinusoïdale de fréquence v. Donner l’expression du champ électrique E:;(M,t) de cette onde supposée polarisé selon 077 et d'amplitude Fo. 4.2.2. Donner l’expression du champ magnétique B;(M,t) de l’onde émise. 4.2.3. On suppose que cette onde arrive sous incidence normale sur un plan conducteur parfait D disposé orthogonalement à l’axe SX au point d’abscisse x = عض Donner les relations de passage vérifiées par le champ électromagnétique sur l’in- terface H. En déduire l’existence d’une onde réfléchie. On pourra noter le champ électrique de cette onde sous la forme : E,(M,t) = Eor COS(wW,t + هم Le plan conducteur parfait est un véhicule mobile qui se déplace le long de l’axe OX à la vitesse constante 7 = vu; (v › c) par rapport au référentiel R(OXYZ) supposé galiléen lié à l'émetteur fixe. On note R'(0’X"Y’Z') le référentiel lié au véhicule. 4.2.4. Montrer que les champs électriques incident et réfléchi dans M’ sont donnés en fonc- tion des champs électriques mesurés dans À par les deux relations : 4.2.5. Donner l’expression de la position du véhicule mobile : xy-(t). 4.2.6. Ecrire la relation de passage en x = ع pour le champ électrique dans 24 Épreuve de Physique I 8/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 10 — Concours National Commun - Session 2015 - Filière MP 4.2.7. Déterminer la relation entre la fréquence y, de l’onde réfléchie et la fréquence v de l’onde incidente. 4.2.8. Pour détecter l’onde réfléchie au niveau du radar, on exploite la force électromotrice induite (fém) e dûe au flux du champ magnétique réfléchi. On considère la fém déve- loppée dans un cadre métallique rectangulaire placé orthogonalement à 01 (Figure 5). Le cadre a pour largeur 1 = 5mm et pour longueur L = 10cm et comporte N = 1000 spires en série ; ses bornes sont reliées à un voltmètre électronique pour mesurer e. Rappeler la loi de Faraday donnant l’expression de la fém induite e. L 2 ا ١ ١ FIGURE 5 4.2.9. Exprimer la longueur d’onde À, de l’onde réfléchie au niveau du cadre. Justifier que l’on puisse considérer le champ magnétique réfléchi comme uniforme sur le cadre et en déduire l’expression de son flux @ à travers le cadre. 4.2.10. En déduire l’expression de la valeur efficace de la tension instantanée détectée en fonction de /, L, N, c, v, et Ep. 4.2.11. La plus petite valeur de la tension détectable est Vzery = 10,4 V, déterminer la puissance moyenne par unité de surface mise en jeu par le radar. FIN DE L’ÉPREUVE Épreuve de Physique I 9/9 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Physique I du Concours National Commun (CNC) 2015, filière MP, organisé par la présidence du concours (ENSEM) pour l'admission dans les écoles d'ingénieurs marocaines. Durée : 4 heures, calculatrice autorisée, 9 pages. C'est un problème en quatre parties largement indépendantes sur le thème « Quelques aspects sur l'utilisation de véhicules automobiles » : thermodynamique du moteur (cycle de Beau de Rochas), mécanique du solide (roues, démarrage, freinage), situations à risques (virage, collision, ceinture, airbag) et radar Doppler (ondes électromagnétiques). Voici une correction méthodologique proposée.
💡 Avant de commencer : les quatre parties sont indépendantes : commencez par les parties 1 et 4.1 (calculs classiques et rapides), puis la mécanique. En partie 2, fixez dès le départ vos conventions de signe (ω < 0 quand la voiture avance selon +ux) et le point de calcul des moments. Posez toujours l'expression littérale avant l'application numérique, avec les unités.
Partie 1 : Étude thermodynamique du moteur
1.1 Représentation du cycle
- 1.1.1 Dans le diagramme (P,V) : deux isochores verticales (VB et VA) reliées par deux adiabatiques (plus pentues que des isothermes, PVγ = cte). A (VA, basse pression) → B (compression) → C (montée verticale en pression) → D (détente) → A. Le cycle est parcouru dans le sens horaire : cycle moteur. L'aire du cycle vaut le travail fourni par le gaz sur un cycle : −W = aire > 0.
- 1.1.2 Adiabatique réversible = isentropique : segments verticaux S = cte (AB, CD). Isochore : dS = nCv dT/T, donc T = T0 exp[(S − S0)/(nCv)] : arcs exponentiels croissants. Dans (T,S) : A → B vertical montant, B → C exponentielle vers S croissant, C → D vertical descendant, D → A exponentielle (isochore VA, plus basse que celle de VB). Sens horaire également.
1.2 Expression du rendement
- 1.2.1 QC > 0 (reçue pendant BC), QF < 0 (cédée pendant DA). Premier principe sur un cycle : W + QC + QF = 0, donc r = −W/QC = 1 + QF/QC.
- 1.2.2 Avec Cv = R/(γ−1) molaire :
AB : QAB = 0, WAB = nCv(TB − TA) ; BC : WBC = 0, QBC = QC = nCv(TC − TB) ; CD : QCD = 0, WCD = nCv(TD − TC) ; DA : WDA = 0, QDA = QF = nCv(TA − TD). - 1.2.3 Laplace : TB = TAxγ−1, TC = TDxγ−1, d'où TC − TB = xγ−1(TD − TA) et r = 1 − x1−γ. Le rendement croît avec x (limité en pratique par l'auto-allumage/cliquetis du mélange).
1.3 Calcul du rendement
- 1.3.1 VB = 45 cm3, cylindrée S·l = 50 × 7,5 = 375 cm3, VA = 420 cm3, x = 9,33. r = 1 − 9,33−0,4 ≈ 0,59.
- 1.3.2 τc = 2/N = 2 × 60/2800 ≈ 4,3.10−2 s (42,9 ms).
- 1.3.3 Débit volumique de carburant : v·vc = 25 m/s × (5.10−3 m3/105 m) = 1,25.10−6 m3/s, soit ṁ = ρ v vc = 9.10−4 kg/s et une puissance thermique Pth = ṁq ≈ 43,4 kW pour les 4 cylindres. Par cycle et par cylindre : QC = ρ v vc q τc/4 ≈ 465 J.
- 1.3.4 n = PAVA/(RTA) = 1,44.10−2 mol, nCv = 0,300 J/K, TB = 350 × 9,330,4 ≈ 855 K. Tm = TC = TAxγ−1 + QC(γ−1)/(nR) ≈ 2,4.103 K (≈ 2405 K).
- 1.3.5 rCarnot = 1 − TA/Tm ≈ 1 − 350/2405 ≈ 0,85, supérieur à r (Carnot est la borne maximale).
- 1.3.6 Pmca = r·Pth ≈ 0,59 × 43,4 ≈ 25,6 kW (rendement théorique ; le rendement réel est nettement plus faible).
Partie 2 : Étude du mouvement d'une voiture
2.1 Préliminaire
- 2.1.1 OGi = xi ux + r uy ; vi = ẋi ux.
- 2.1.2 Point de contact Ii : vg = v(Ii∈Si) − v(Ii∈S') = vi + ω uz ∧ (−r uy) = (ẋi + rω) ux.
- 2.1.3 Roulement sans glissement : vi = −rω (ω < 0 quand la roue avance selon +x).
- 2.1.4 Carrosserie (masse M' − 4m) en translation ; chaque roue : ½mv2 + ½Jω2 = ¾mv2. Ec = ½(M' − 4m)v2 + 3mv2 = ½(M' + 2m)vi2.
- 2.1.5 p = M' v ux. Dans le référentiel barycentrique, seule la rotation propre des roues contribue : LG = 4Jω uz = −2mrv uz.
2.2 Démarrage, roulement et freinage
- 2.2.1 D'après la figure 2 (t1 = 8 s, vmax = 20 m/s) :
0 ≤ t ≤ 8 s : v = 2,5t, a = 2,5 m.s−2 ;
8 s ≤ t ≤ t2 : v = 20 m/s, a = 0 ;
t2 ≤ t ≤ t3 : v = 20(t3 − t)/(t3 − t2), a = −20/(t3 − t2). - 2.2.2 Puissance d'un couple : Γ·ω = (−Γuz)·(−v/r)uz = Γv/r par roue motrice, d'où Pm = 2Γv/r.
- 2.2.3 Théorème de l'énergie cinétique (liaisons parfaites, pas de glissement donc forces de contact de puissance nulle, air négligé) : (M' + 2m)va = 2Γv/r, donc Γ = (M' + 2m) r a/2.
- 2.2.4 Moment cinétique en Gi pour une roue, avec ω̇ = −a/r :
roue arrière : Jω̇ = rT2 ⇒ T2 = −ma/2 ;
roue avant : Jω̇ = −Γ + rT1 ⇒ T1 = Γ/r − ma/2.
Vérification : 2T1 + 2T2 = 2Γ/r − 2ma = M'a (résultante cinétique). Verticalement : 2N1 + 2N2 = M'g.
Moment cinétique en G pour (Σ) (G à la hauteur h, roues avant en +d, arrière en −d) : 2[d(N1 − N2) + h(T1 + T2)] = dLG/dt = −2mra. D'où :
N1 = M'g/4 − (M'h + 2mr) a/(4d) et N2 = M'g/4 + (M'h + 2mr) a/(4d), avec a = 2Γ/[(M' + 2m)r]. - 2.2.5 Pendant l'accélération N1 < N2 : report de charge vers l'arrière. Il y aurait décollage des roues avant si N1 ≤ 0, soit a ≥ M'gd/(M'h + 2mr) (plusieurs g pour des valeurs réalistes de d et h) : en pratique pas de décollage, car le patinage survient bien avant (voir 2.2.6).
- 2.2.6.1 Toutes les grandeurs sont affines en Γ : |T1| = Γ(M' + m)/[(M' + 2m)r] (droite croissante issue de 0), |T2| = mΓ/[(M' + 2m)r] (droite de faible pente), f|N1| droite décroissante et f|N2| droite croissante, partant toutes deux de fM'g/4 ≈ 2058 N en Γ = 0.
- 2.2.6.2 1) Pas de patinage : |T1| ≤ fN1 (la condition sur les roues arrière est toujours vérifiée), soit Γ ≤ Γ1, abscisse de l'intersection des droites |T1| et fN1. Sans le terme de report de charge, Γ1 < fM'g(M' + 2m)r/[4(M' + m)] ≈ 625 N.m (d et h n'étant pas donnés, on reste littéral). 2) Pas de décollage : N1 > 0, soit Γ < Γ2. Comme fN1 = |T1| > 0 en Γ1, on a Γ1 < Γ2 : la condition limitante est le non-patinage.
- 2.2.7 Roues glissantes : T = −fN sur chaque roue ; résultante : M'a = −f(2N1 + 2N2) = −fM'g, soit a = −fg. df = v12/(2fg) avec v1 = 20 m/s : df ≈ 34 m (et t3 − t2 = v1/(fg) ≈ 3,4 s). La distance de freinage est inversement proportionnelle à f.
- 2.2.8 Diminuent f : chaussée mouillée ou verglacée, pneus usés (sculptures lisses), huile, gravier, sable ou boue sur la route, pression des pneus inadaptée.
Partie 3 : Quelques situations à risques
3.1 Mouvement dans un virage
- 3.1.1 Le pneu n'est pas isotrope : les sculptures et la déformation de la zone de contact diffèrent selon la direction longitudinale (roulement) et la direction latérale (glissement perpendiculaire au plan de la roue), d'où f' ≠ f.
- 3.1.2 a = (dv/dt) ut + (v2/R) un, un dirigé vers C ; ici mouvement uniforme : a = (v2/R) un.
- 3.1.3 Route horizontale : N' = M'g et la force centripète est fournie par le frottement latéral, T' = M'v2/R. Non-dérapage : |T'| ≤ f'N' ⇒ v ≤ vlim = √(f'gR). AN : √(0,8 × 9,8 × 20) ≈ 12,5 m/s ≈ 45 km/h.
- 3.1.4.1 Route inclinée de α (le « α' » de l'énoncé est une coquille pour α). Avec uN' normal à la route et T' compté positivement dans le plan de la route vers l'intérieur du virage, projections de M'a = M'g + R' sur un et sur la verticale : N' sin α + T' cos α = M'v2/R et N' cos α − T' sin α = M'g. D'où N' = M'(g cos α + (v2/R) sin α) et T' = M'((v2/R) cos α − g sin α) (f' n'intervient pas ici).
- 3.1.4.2 T' = 0 ⇒ vcr = √(Rg tan α).
- 3.1.4.3 v ≤ vcr : T' ≤ 0 (la voiture tend à glisser vers l'intérieur). |T'| ≤ f'N' ⇒ (v2/R)(cos α + f' sin α) ≥ g(sin α − f' cos α), d'où vmin = √[Rg (sin α − f' cos α)/(cos α + f' sin α)] = √[Rg tan(α − φ)], avec tan φ = f'. Si α ≤ φ, vmin = 0 : la voiture peut même rester à l'arrêt sans glisser ; sinon, rouler trop lentement dans un virage très relevé est dangereux.
- 3.1.4.4 v ≥ vcr : T' ≥ 0 et T' ≤ f'N' ⇒ vmax = √[Rg (sin α + f' cos α)/(cos α − f' sin α)] = √[Rg tan(α + φ)] (si α + φ < π/2 ; sinon pas de limite). vmax > √(f'gR) : le relèvement du virage augmente la vitesse limite.
- 3.1.4.5 Il faut vmin = 0, soit α ≤ φ ; la plus grande plage s'obtient pour α0 = arctan f' ≈ 38,7°. Alors vmax,0 = √(Rg tan 2α0) = √[2f'Rg/(1 − f'2)] ≈ 29,5 m/s ≈ 106 km/h pour R = 20 m, f' = 0,8.
3.2 Étude d'un accident entre deux véhicules
Données : v0 = 25 m/s, v'0 = kv0 = 16,7 m/s, D = 35 m, f = 0,6, fg = 5,88 m.s−2.
- 3.2.1.1 Toutes les roues glissent : M'a = −fM'g, et de même pour le camion : a = a2 = −fg ≈ −5,88 m.s−2 (indépendant de la masse).
- 3.2.1.2 d1 = v02/(2fg) ≈ 53,1 m, d2 = k2v02/(2fg) ≈ 23,6 m. Les deux décélérations étant égales, l'écart de vitesse reste (1 − k)v0 > 0 tant que le camion roule, puis la voiture continue seule : la distance entre véhicules décroît de façon monotone et son minimum est atteint à l'arrêt de la voiture : D + d2 − d1 ≈ 5,5 m > 0 ⇒ pas d'accident.
- 3.2.1.3 Avec un retard tr, la voiture parcourt v0tr en plus. Accident juste évité : v0trm + d1 = D + d2, soit trm = [D − (1 − k2)v02/(2fg)]/v0 ≈ 0,22 s, bien inférieur à un temps de réaction humain (≈ 1 s). Précautions : augmenter la distance de sécurité (règle des 2 secondes), réduire la vitesse, rester attentif (pas de téléphone), bons pneus et freins (ABS).
- 3.2.2.1 tr = 2trm : la voiture freine sur la distance D + d2 − v0tr = 2d1 − D − d2. Donc va2 = v02 − 2fg(2d1 − D − d2), soit, avec v02 = 2fgd1 : va = √[2fg(D + d2 − d1)] ≈ 8,0 m/s (cohérent avec la valeur 8 m/s donnée ensuite).
- 3.2.2.2 Système pseudo-isolé pendant le choc : conservation de la quantité de mouvement, M'va = (M' + 9M')v'a ⇒ v'a = va/10 = 0,8 m/s.
- 3.2.2.3 Décélération fg ⇒ T = v'a/(fg) = va/(10fg) ≈ 0,136 s.
- 3.2.3.1 Le conducteur passe de va à 0 pendant T : F1 = mcva/T = 10 mc f g.
- 3.2.3.2 F1 ≈ 4,1.103 N ≈ 412 daN : inférieur au seuil critique de 800 daN pour une personne jeune, mais supérieur à 400 daN : dangereux pour une personne âgée, même à 29 km/h.
- 3.2.3.3 F2 ≈ mtva/τ = 3,6 × 8/6.10−3 = 4,8.103 N ; P ≈ F2/s ≈ 8.106 Pa (≈ 80 bar) : blessures graves à la tête.
- 3.2.3.4 Même raisonnement sur la durée T : F3 = (mc/2)va/T = 5mcfg ≈ 2,1.103 N ≈ 206 daN. Cette force, transmise par le siège, s'ajoute à celle que subit le conducteur : un passager arrière non attaché met en danger le conducteur.
- 3.2.4.1 Va = πra2ha ≈ 6,28.10−2 m3. L'air de l'habitacle est comprimé de façon isotherme : PVv = (P + p)(Vv − Va) ⇒ p = PVa/(Vv − Va) ≈ 1,6.103 Pa.
- 3.2.4.2 p ≈ 1600 Pa ≫ 20 Pa : le bruit du déclenchement dépasse largement le seuil de douleur (risque de lésion auditive). En réalité l'habitacle n'est pas étanche et le sac possède des évents, ce qui réduit la surpression.
Partie 4 : Utilisation de radars pour mesurer des vitesses
4.1 Mesure par effet Doppler (le véhicule s'éloigne selon +x)
- 4.1.1 ct0 = d0 + vt0 ⇒ t0 = d0/(c − v).
- 4.1.2 Retour sur la distance d0 + vt0 = ct0 : t1 = 2t0 = 2d0/(c − v).
- 4.1.3 c(t2 − T) = d0 + vt2 ⇒ t2 = (d0 + cT)/(c − v).
- 4.1.4 t3 = 2t2 − T = 2d0/(c − v) + T(c + v)/(c − v).
- 4.1.5 T' = t3 − t1 = T(c + v)/(c − v), donc ν' = ν(c − v)/(c + v). T' > T : pour un véhicule qui s'éloigne, la fréquence reçue diminue (elle augmenterait pour un véhicule qui s'approche).
- 4.1.6 δν = ν' − ν = −2vν/(c + v) ≈ −2vν/c, soit v = c|δν|/(2ν).
- 4.1.7 v = 3.108 × 972/(2 × 5.109) ≈ 29,2 m/s ≈ 105 km/h > 80 km/h : excès de vitesse, infraction. (Un δν positif correspond à un véhicule qui s'approche ; seule la valeur absolue compte pour la vitesse.)
- 4.1.8 Échographie Doppler (vitesse du sang), astrophysique (décalage vers le rouge, détection d'exoplanètes), radar météorologique, sonar, vélocimétrie laser, sirène d'ambulance en acoustique.
4.2 Principe de la détection radar
- 4.2.1 Ei = E0 cos(ωt − kx) uy, ω = 2πν, k = ω/c.
- 4.2.2 B = (ux ∧ E)/c : Bi = (E0/c) cos(ωt − kx) uz.
- 4.2.3 Relations de passage (n de 1 vers 2) : E2 − E1 = (σ/ε0) n et B2 − B1 = μ0 js ∧ n. Dans le conducteur parfait, E = B = 0, donc la composante tangentielle de E est nulle en x = xV. L'onde incidente seule, tangentielle et non nulle, ne peut vérifier cette condition : il existe nécessairement une onde réfléchie, se propageant selon −ux, avec Ei + Er = 0 en xV à tout instant ; pour un conducteur fixe : ωr = ω, kr = k et onde réfléchie d'amplitude opposée (E0r = −E0 si xV = 0).
- 4.2.4 Changement de référentiel galiléen (v ≪ c) : E' = E + v ∧ B. Onde incidente : v ux ∧ (Ei/c)uz = −(v/c)Ei uy ⇒ E'i = (1 − v/c)Ei. Onde réfléchie : Br = −(Er/c)uz ⇒ E'r = (1 + v/c)Er.
- 4.2.5 xV(t) = xV0 + vt (xV0 = d0 avec les notations de 4.1).
- 4.2.6 Dans R' le conducteur est fixe : (1 − v/c)E0 cos(ωt − kxV(t)) + (1 + v/c)E0r cos(ωrt + krxV(t)) = 0 pour tout t.
- 4.2.7 L'égalité pour tout t impose l'égalité des pulsations en t : ω(1 − v/c) = ωr(1 + v/c) (avec kr = ωr/c). νr = ν(1 − v/c)/(1 + v/c) ≈ ν(1 − 2v/c), même résultat qu'en 4.1 ; et E0r = −E0(1 − v/c)/(1 + v/c).
- 4.2.8 Loi de Faraday : e = −dΦ/dt, Φ flux total à travers les N spires.
- 4.2.9 λr = c/νr ≈ c/ν = 6 cm. L'onde est plane (uniforme selon y) et le cadre ne s'étend que sur l = 5 mm ≪ λr selon x : Br est quasi uniforme sur le cadre. Φ = N l L (E0r/c) cos(ωrt + krxcadre).
- 4.2.10 e = N l L (E0r/c) ωr sin(…), avec |E0r| ≈ E0 : Veff = √2 π N l L νr E0/c.
- 4.2.11 E0,min = cVeff/(√2 π N l L νr) ≈ 3.108 × 10⁻⁵/(4,44 × 1000 × 5.10−3 × 0,1 × 5.109) ≈ 2,7.10−7 V/m. Puissance surfacique moyenne (vecteur de Poynting) : ⟨Π⟩ = ε0cE02/2 ≈ 1.10−16 W.m−2 : le radar détecte des ondes extrêmement faibles.
💡 Résultats clés à retenir : r = 1 − x1−γ ≈ 0,59 ; Tm ≈ 2,4.103 K ; Pmca ≈ 26 kW ; Γ = (M' + 2m)ra/2 ; vlim = √(f'gR) ≈ 45 km/h ; vmin/max = √[Rg tan(α ∓ φ)] ; trm ≈ 0,22 s ; va ≈ 8 m/s ; F1 ≈ 412 daN ; ν' = ν(c − v)/(c + v), v ≈ 105 km/h. Pour le CNC MP Physique I, révisez : cycles moteurs (Otto, Diesel, Carnot) et diagrammes (P,V)/(T,S) ; mécanique du solide (König, roulement sans glissement, lois de Coulomb, théorèmes du moment cinétique en un point mobile) ; référentiels et virage relevé ; chocs ; ondes électromagnétiques planes, réflexion sur un conducteur parfait, changement de référentiel des champs et induction (Faraday).
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1697/نموذج-المباراة-الوطنية-المشتركة-CNC-2015-الفيزياء-1-شعبة-MP-لولوج-مدارس-المهندسي
