نموذج المباراة الوطنية المشتركة CNC 2010: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (session 2010)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- الهندسة الميكانيكية
- الدورة
- session 2010
- عدد الصفحات
- 19
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
SESSION de 2010
Filière TSI
Epreuve de génie mécanique
Durée : 3 heures
Aucun document n'est autorisé.
Calculatrice autorisée
Le sujet comporte :
- Le texte de l'épreuve (pages numérotées de 1 à 10)
_ Le dossier technique constitué de 6 Documents Techniques repérés DTI à D T6
- Deux Documents Réponses repérés DRI et DR2
Le sujet se compose de trois parties :
Partie I ; étude du système porte outil constituée de : |
1.1 Etude statique
1.2 Etude cinématique
1.3 Etude d'hyperstatisme
1.4 Etude de la résistance des matériaux
Partie II ; étude du système porte pièce constitué de :
2.1 Etude cinétique
2.2 Etude dynamique
Partie III ; étude de fabrication constituée de : |
3.1 Technologie de fabrication
3.2 Etude de condition de coupe en tournage
3. 3 Métrologie et contrôle
Le candidat devra obligatoirement rendre:
- Rendre le cahier des réponses réservé à l'épreuve
- Les documents DRI et DR2, relatifs à la partie I.
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique 2010
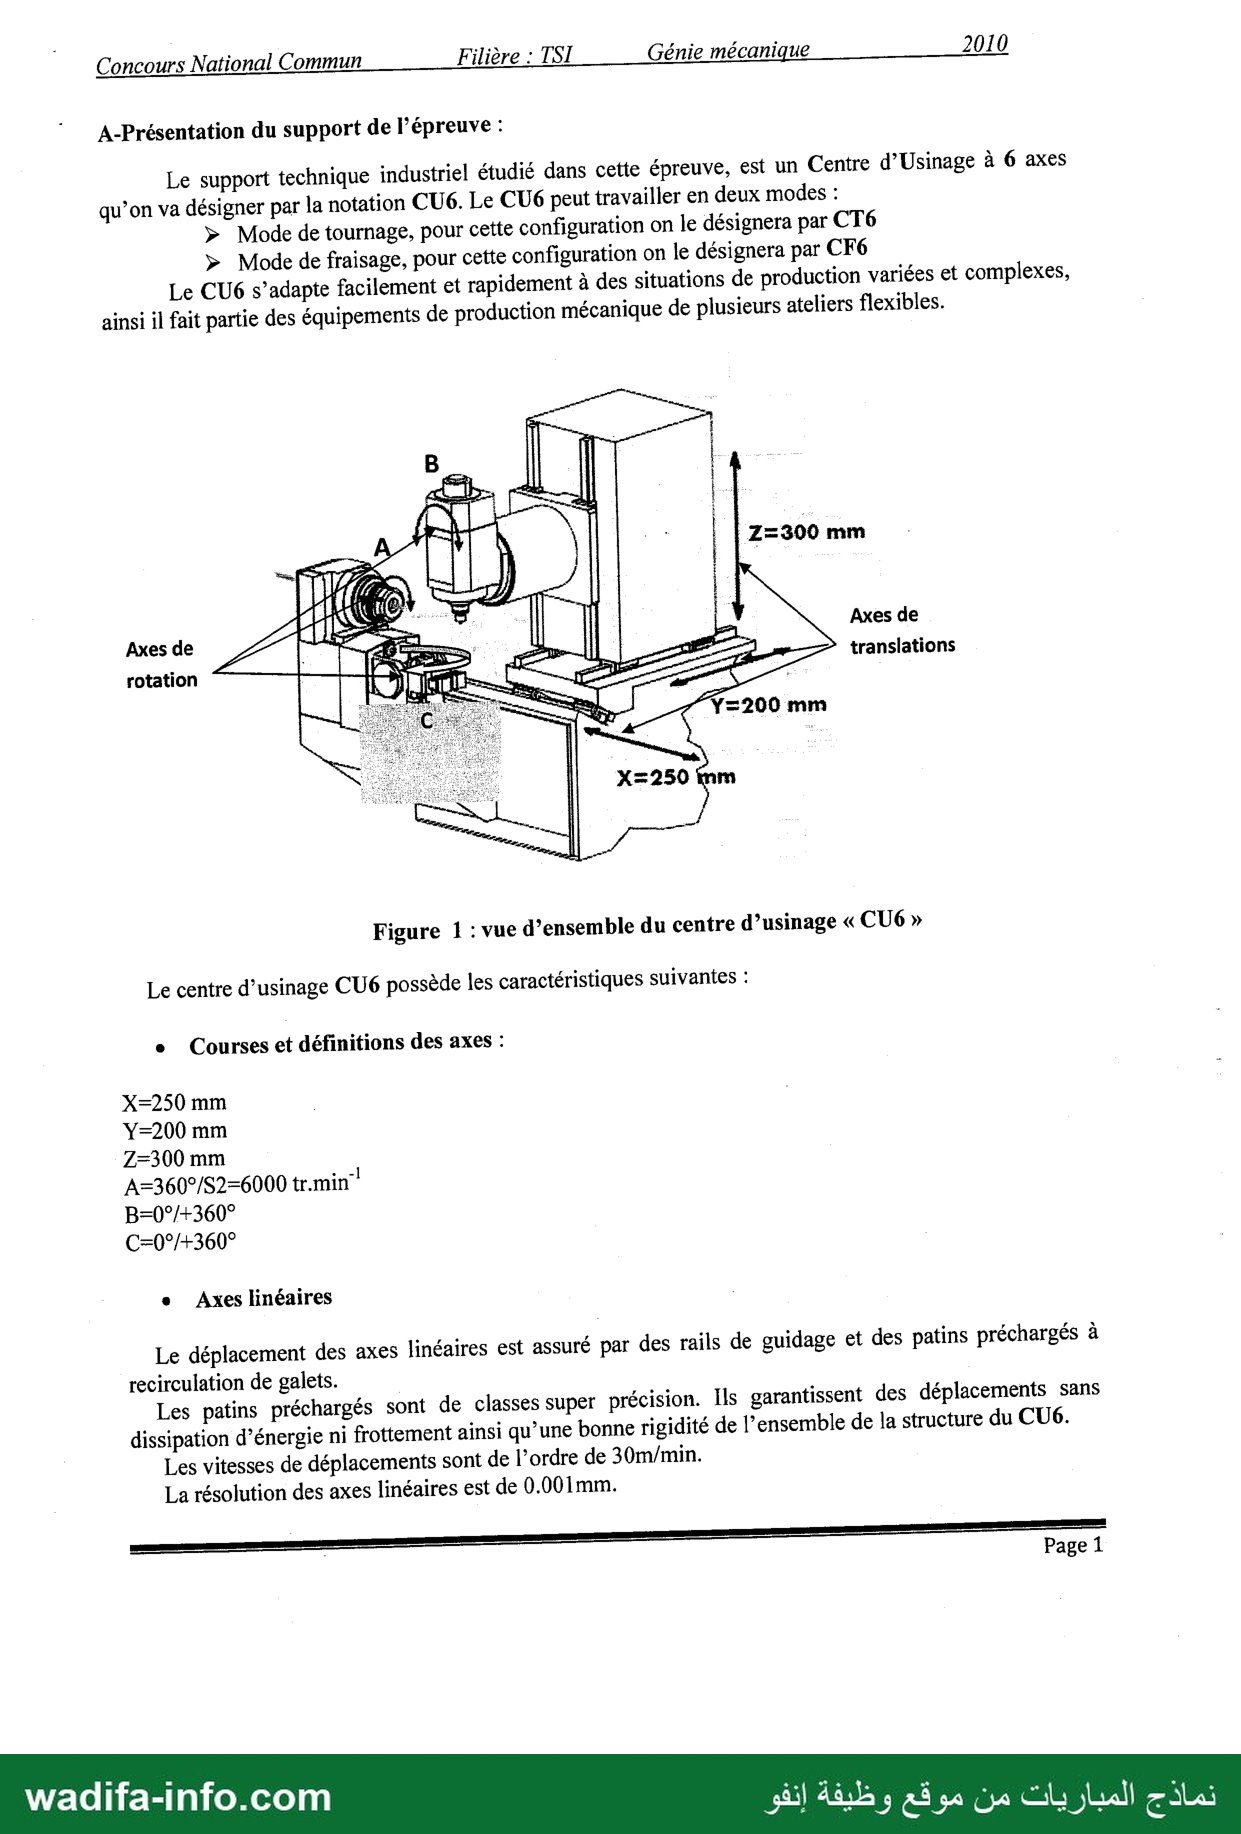
° A-Présentation du support de l’épreuve :
Le support technique industriel étudié dans cette épreuve, est un Centre d’Usinage à 6 axes
qu’on va désigner par la notation CU6. Le CU6 peut travailler en deux modes :
> Mode de tournage, pour cette configuration on le désignera par CT6
> Mode de fraisage, pour cette configuration on le désignera par CF6
Le CU6 s’adapte facilement et rapidement à des situations de production variées et complexes,
ainsi il fait partie des équipements de production mécanique de plusieurs ateliers flexibles.
8 IR |
FT À L | Z=300 mm
قا 7 7 8, |
UM) ب |
REP 5 | Axes de
Axes de SRE | حي
k SL LR translations
rotation ENT دا _ D
Figure 1 : vue d’ensemble du centre d’usinage « CU6 »
Le centre d'usinage CU6 possède les caractéristiques suivantes :
° Courses et définitions des axes : |
X=250 mm |
Y=200 mm
Z=300 mm
A=360°/$2=6000 tr.min”
B=—0°/+360°
C=0°/+360°
e Axes linéaires
Le déplacement des axes linéaires est assuré par des rails de guidage et des patins préchargés à
recirculation de galets.
Les patins préchargés sont de classes super précision. Ils garantissent des déplacements sans
dissipation d’énergie ni frottement ainsi qu’une bonne rigidité de l’ensemble de la structure du CU6.
Les vitesses de déplacements sont de l’ordre de 30m/min.
La résolution des axes linéaires est de 0.001mm.
wadifa-info.com اد :
نماذج المباريات من موقع وظيفة إنفو
| Concours National Commun Filière : TSI Génie mécanique 2010
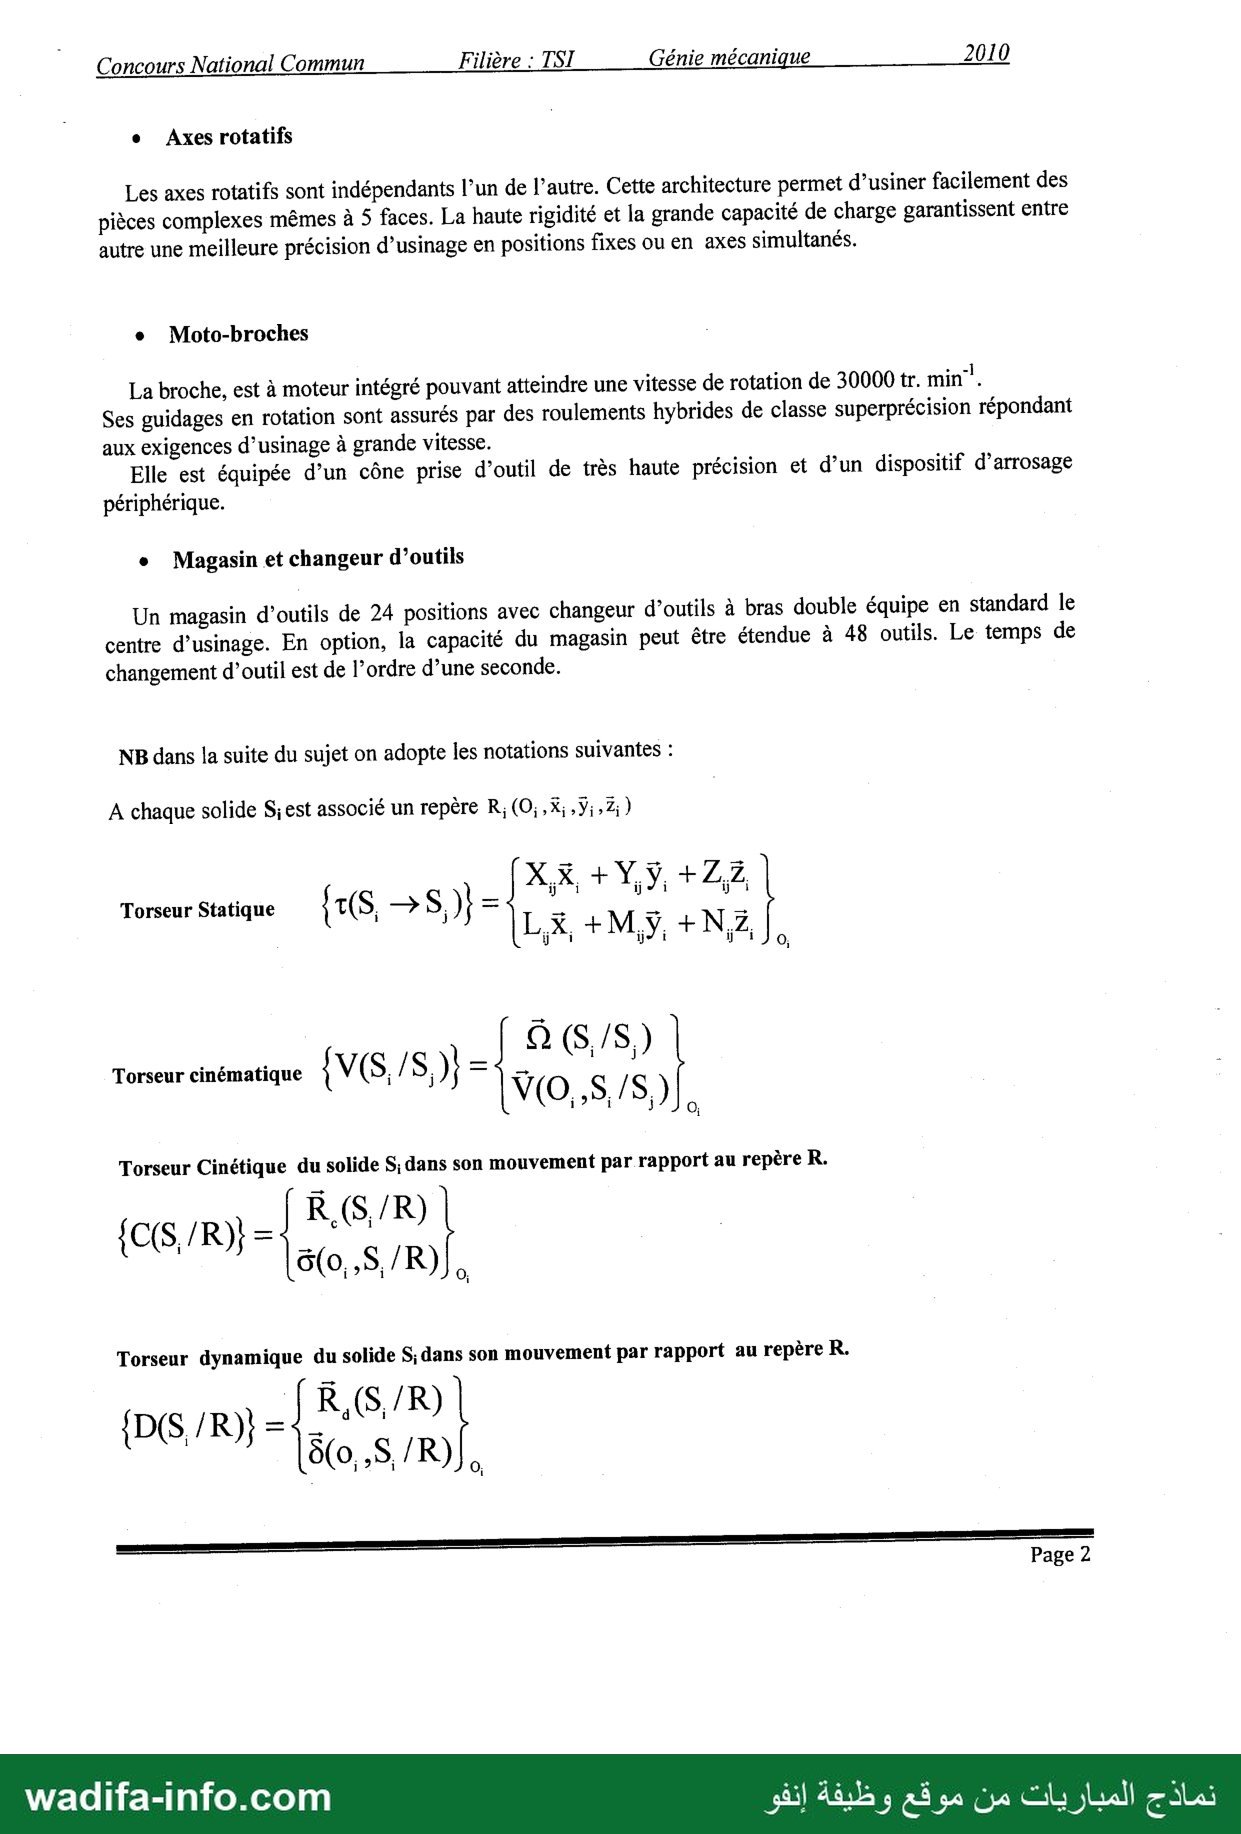
e Axes rotatifs
Les axes rotatifs sont indépendants l’un de l’autre. Cette architecture permet d’usiner facilement des
pièces complexes mêmes à 5 faces. La haute rigidité et la grande capacité de charge garantissent entre
autre une meilleure précision d’usinage en positions fixes ou en axes simultanés.
e Moto-broches :
La broche, est à moteur intégré pouvant atteindre une vitesse de rotation de 30000 tr. min.
Ses guidages en rotation sont assurés par des roulements hybrides de classe superprécision répondant
aux exigences d’usinage à grande vitesse.
Elle est équipée d’un cône prise d'outil de très haute précision et d’un dispositif d'arrosage
périphérique.
e Magasin et changeur d'outils
Un magasin d’outils de 24 positions avec changeur d'outils à bras double équipe en standard le
centre d’usinage. En option, la capacité du magasin peut être étendue à 48 outils. Le temps de
changement d’outil est de l’ordre d’une seconde.
NB dans la suite du sujet on adopte les notations suivantes :
À chaque solide Siest associé un repère R; (O;,x;,;,z;)
Ki + TYy422
Torseur Statique { 15 جب S, ) = ل | ° jus | ° .
L.x, +M,ÿ, +
ل 1 LL: لا 1)J0,
V(S./S.) a rep
Torseur cinématique { ;/9; } — - .
7 ١)0,5/5(
i j 0
Torseur Cinétique du solide 5: dans son mouvement par rapport au repère R.
R (S./R)
6 /R)} > L e Pi |
6(0,,5,/R)),
Torseur dynamique du solide S; dans son mouvement par rapport au repère R.
[R,(S./R)
{D(S./R)} = L di
8(0,,5,/R)|,
Page 2
wadifa-Ii ل 2e de 1 0 ا
adifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique 2010
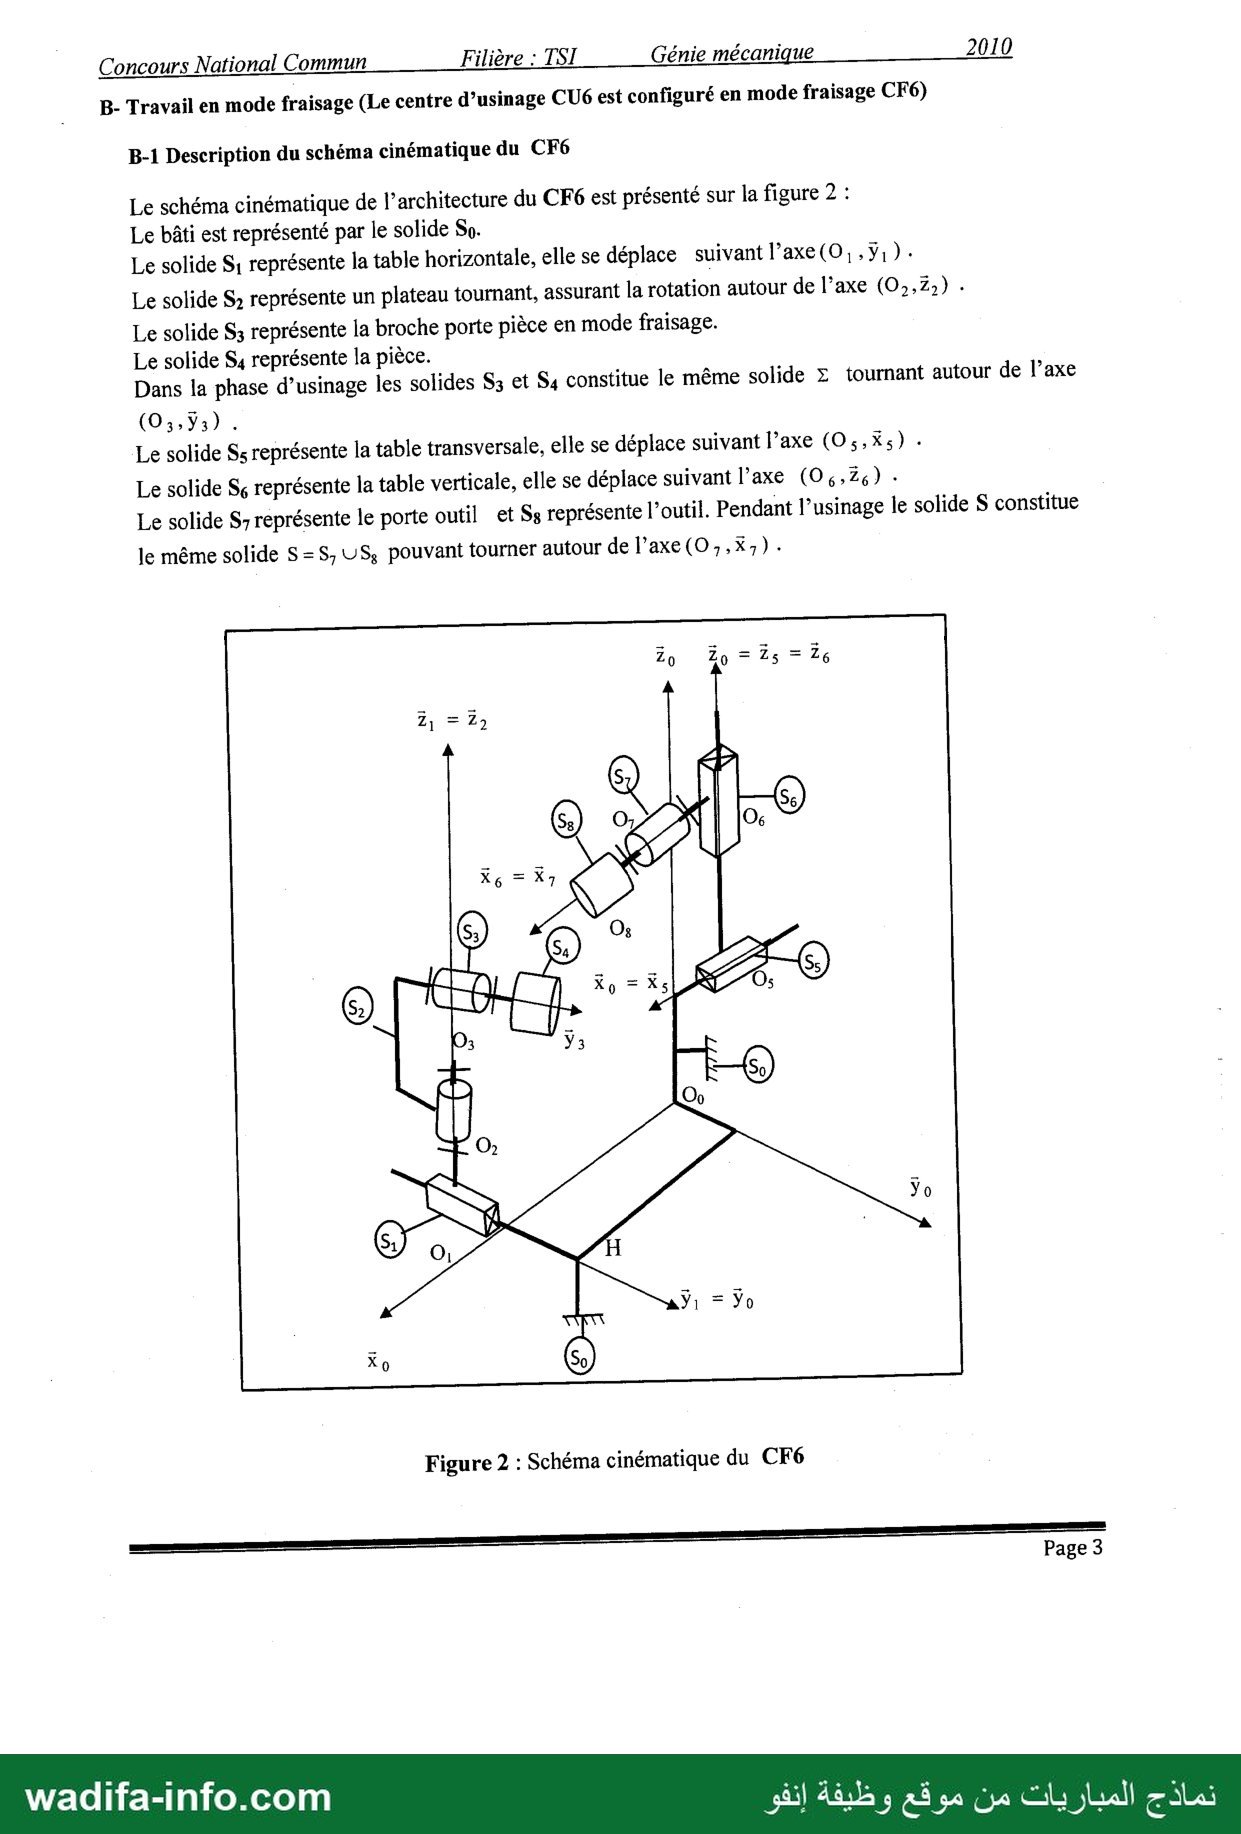
Re Travail en mode fraisage (Le centre d’usinage CU6 est configuré en mode fraisage CF6)
B-1 Description du schéma cinématique du CF6
Le schéma cinématique de l’architecture du CF6 est présenté sur la figure 2 :
Le bâti est représenté par le solide So.
Le solide S1 représente la table horizontale, elle se déplace suivant l’axe(O:,ÿ1).
Le solide يق représente un plateau tournant, assurant la rotation autour de l’axe (0;,,Z2) .
Le solide و8 représente la broche porte pièce en mode fraisage.
Le solide S4 représente la pièce.
Dans la phase d’usinage les solides و8 et بق constitue le même solide ع tournant autour de l’axe
Le solide Ss représente la table transversale, elle se déplace suivant l’axe (O:,X5) ٠
Le solide Sç représente la table verticale, elle se déplace suivant l'axe (04,26) .
Le solide Sreprésente le porte outil et وق représente l’outil. Pendant l’usinage le solide 5 constitue
le même solide S=S, US, pouvant tourner autour de l’axe(O;,,x;).
Zo 20 = 2 5 = 26
és =%: 0
0 ما | “ بي
0-7 I لعا تير
وز 06
03 ولا a
بج Yo
إلا = Yo
| Ko 0
Figure 2 : Schéma cinématique du CF6
Page 3
wadifa-info.com وى قي ظفة ان ٠ع :
نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique 2010
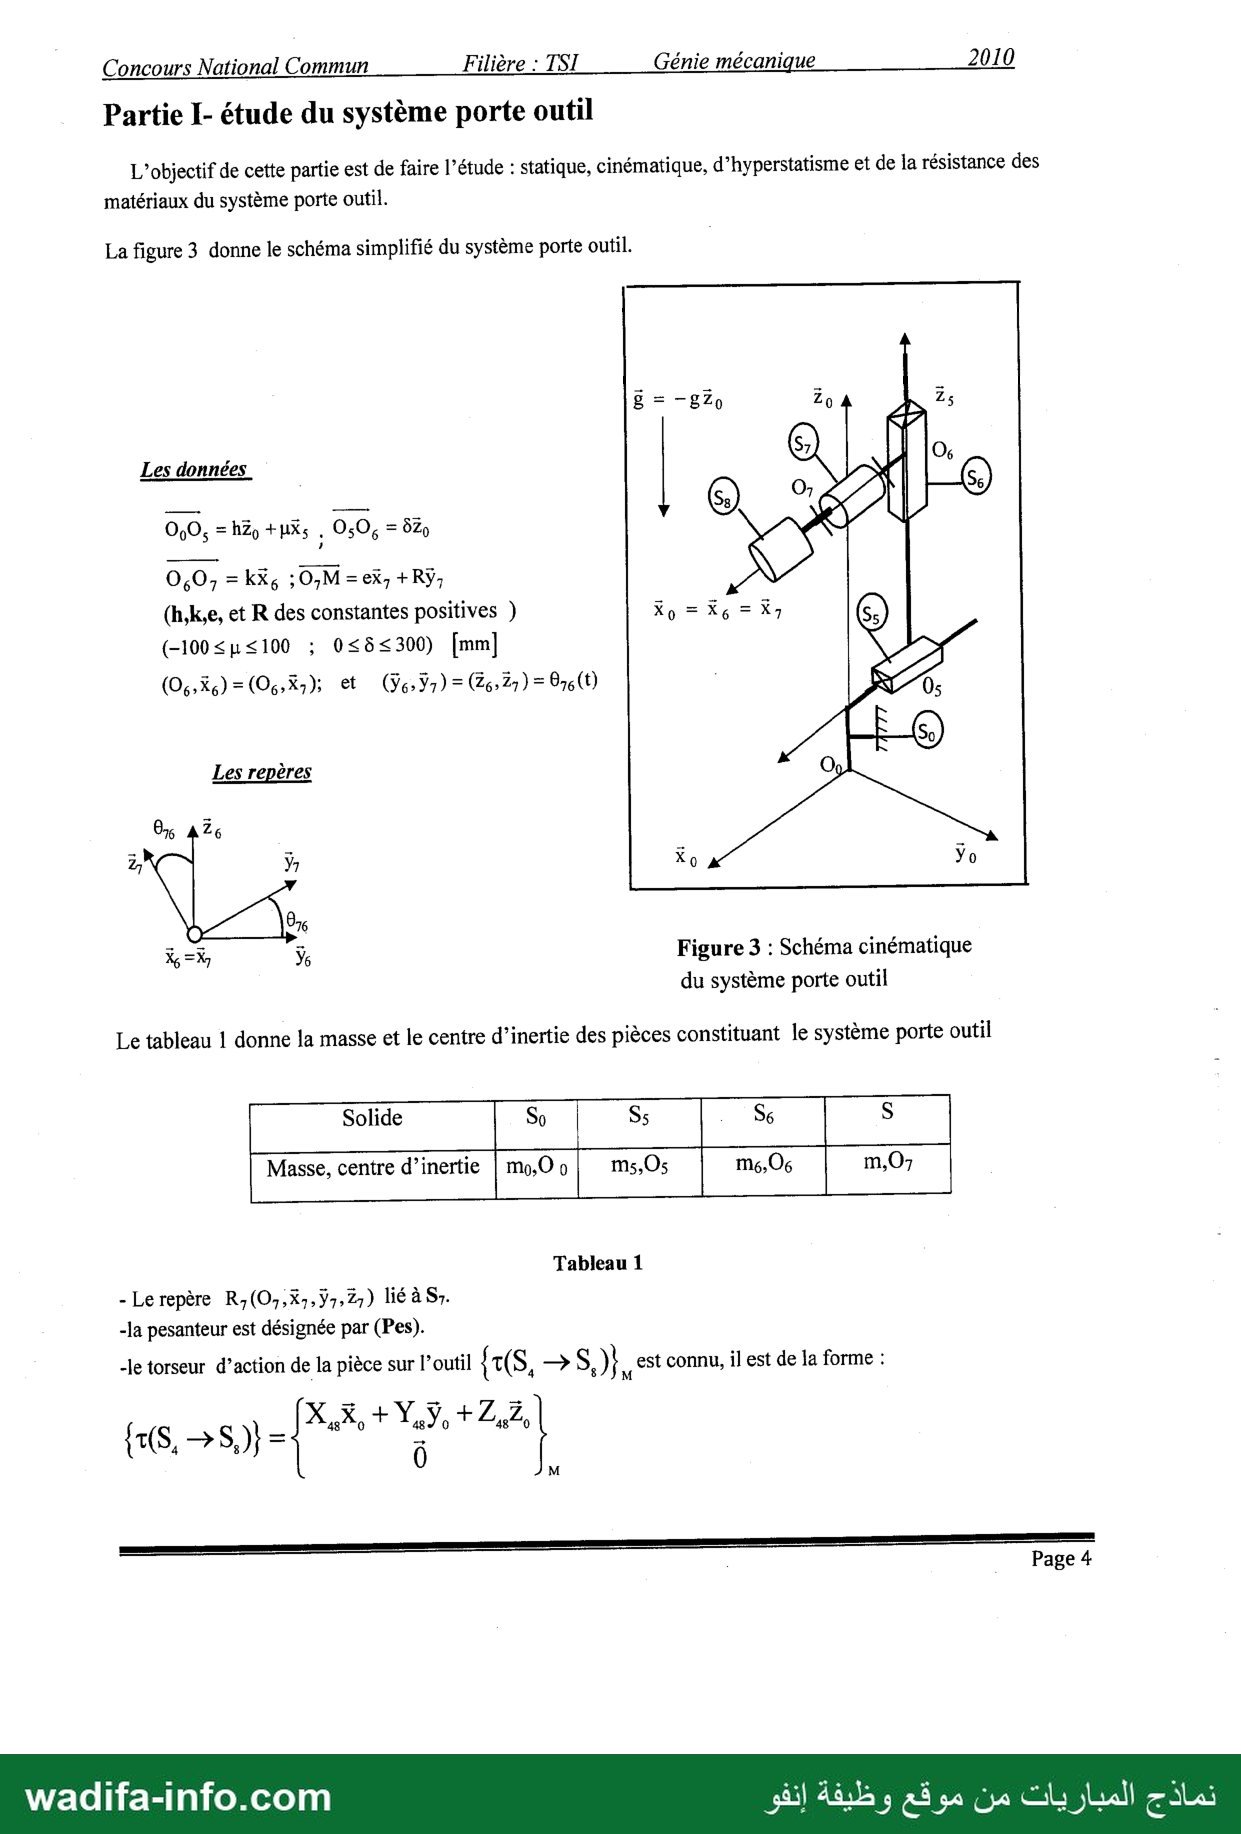
Partie I- étude du système porte outil
L'objectif de cette partie est de faire l’étude : statique, cinématique, d’hyperstatisme et de la résistance des
matériaux du système porte outil.
La figure 3 donne le schéma simplifié du système porte outil. |
£ = -820 20 D Zs
Les données 3 ) 0
00, = hZo+uXs . 0:0 = 829 4
(h,ke, et R des constantes positives ) Ro = Xe = Ÿ (و5
(-100<u<100 ; 054300 [mm] 2
(O6, X6)= (O6); et (V6, Y7) = Ge:27) = 8:60 | A
Les repères و0
à Ÿ م Yo
K=Ÿÿ Ÿs Figure 3 : Schéma cinématique
du système porte outil
Le tableau 1 donne la masse et le centre d’inertie des pièces constituant le système porte outil
nn) تت RE EL
Tableau 1
-la pesanteur est désignée par (Pes).
-le torseur d’action de la pièce sur l’outil { T(S, جب S, } St connu, il est de la forme :
XX FYV + خط
لمن —S,)} -| 48°" 0 5 0 48-0
Page 4
difa-info.com نماذج المباريات من موقع وظيفة إنفو
---- Concours National Commun Filière : TSI Génie mécanique 2010
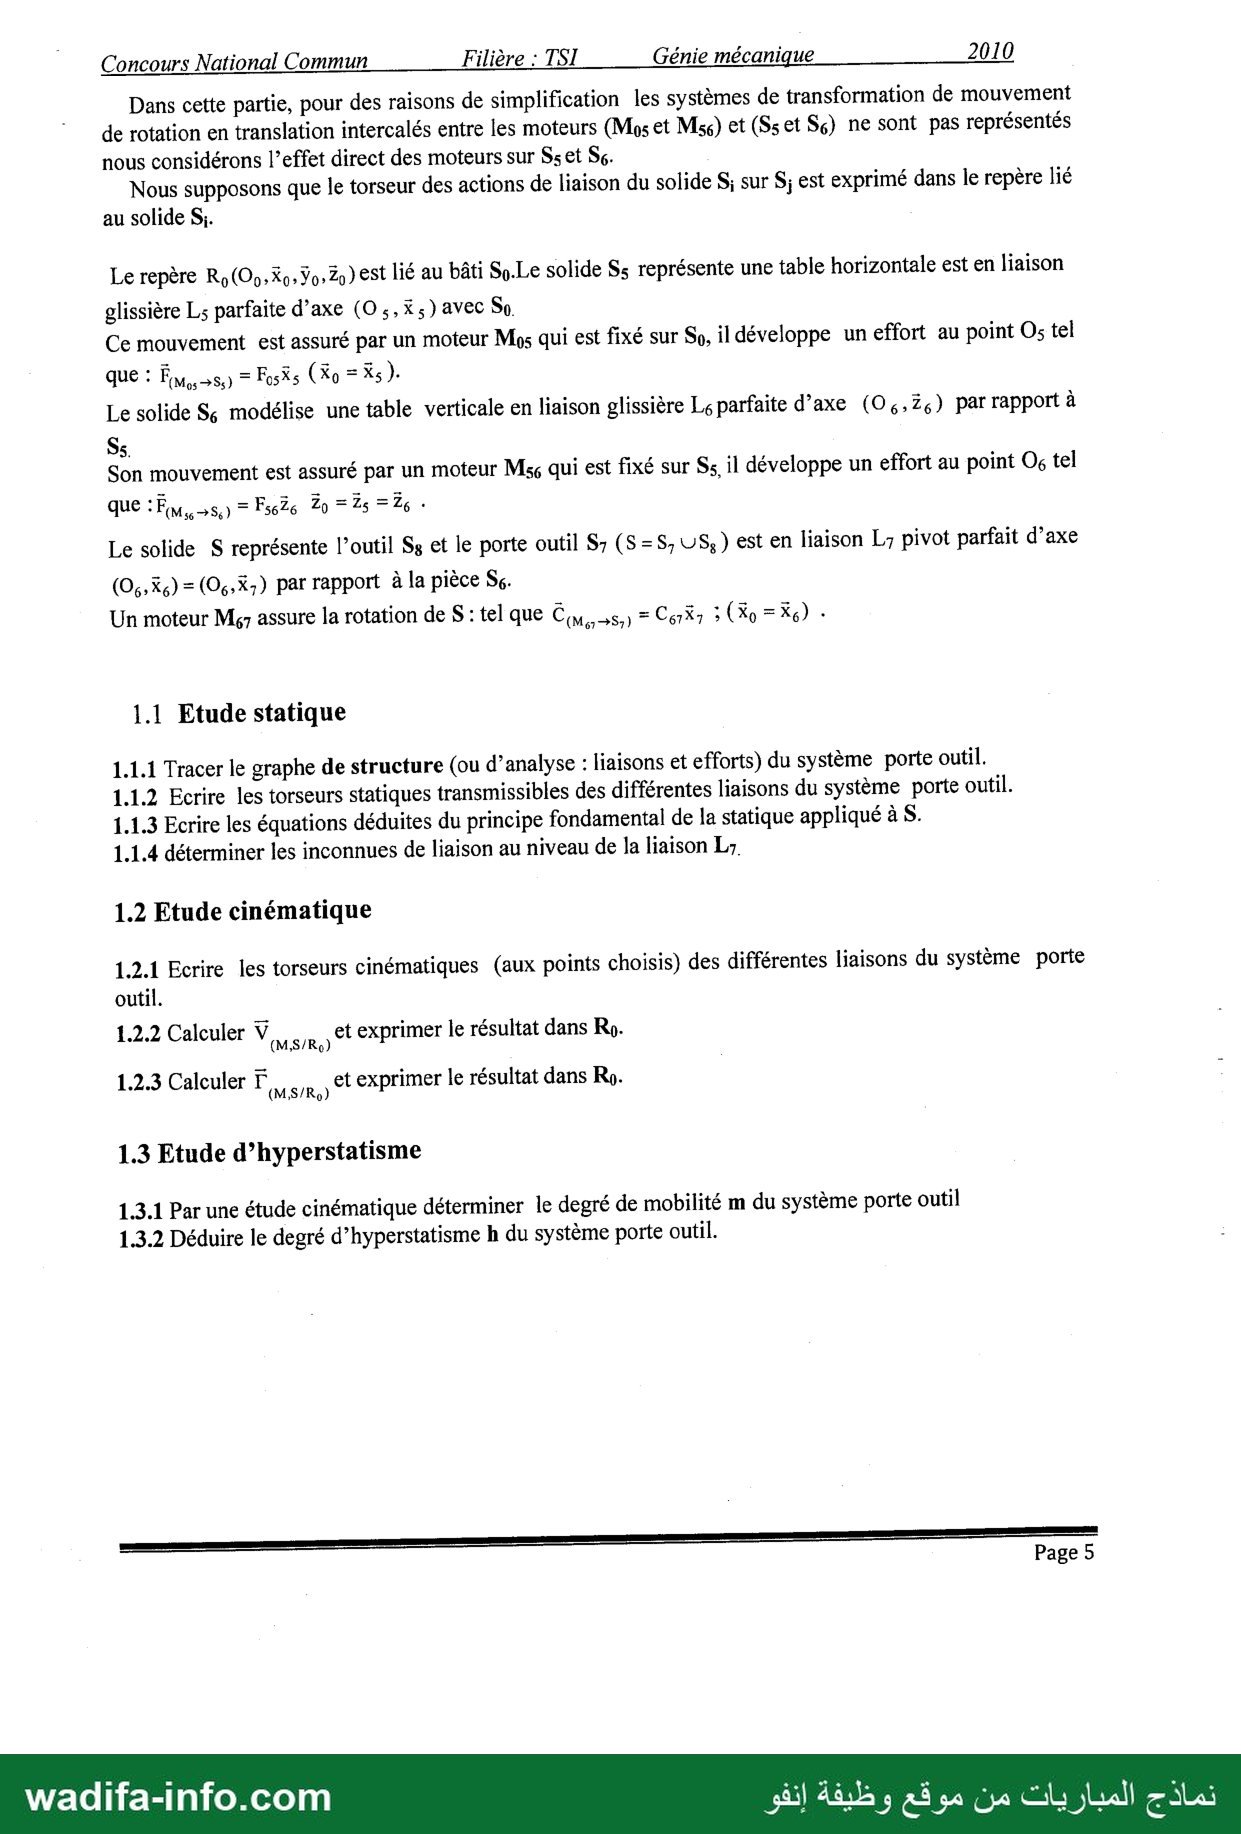
Dans cette partie, pour des raisons de simplification les systèmes de transformation de mouvement
de rotation en translation intercalés entre les moteurs (Moset Me) et (Sset Sç) ne sont pas représentés
nous considérons l’effet direct des moteurs sur Sset Sc.
Nous supposons que le torseur des actions de liaison du solide S; sur رق est exprimé dans le repère lié
au solide Si.
Le repère Ro(Oo, X0: Yo» 20) Est lié au bâti So.Le solide Ss représente une table horizontale est en liaison
glissière يآ parfaite d’axe (O ;,x,) avec So.
Ce mouvement est assuré par un moteur Mos qui est fixé sur So, il développe un effort au point Os tel
que : وتوا = يدير (Ko = Às ).
Le solide و8 modélise une table verticale en liaison glissière Le parfaite d’axe (O4, Z4) par rapport à
Son mouvement est assuré par un moteur Ms qui est fixé sur Ss, il développe un effort au point Of tel
que : قم = يجري 20 = 25 = 26 :
Le solide S représente l’outil يق et le porte outil S7 (S=S; US; ) est en liaison بآ pivot parfait d’axe
(04,R6)=(O6,X7) par rapport à la pièce Sc.
Un moteur Mar assure la rotation de 8 : tel que Cou, s,) = CerXs 5 (Ko = X6) :
1.1 Etude statique
1.1.1 Tracer le graphe de structure (ou d’analyse : liaisons et efforts) du système porte outil.
1.1.2 Ecrire les torseurs statiques transmissibles des différentes liaisons du système porte outil.
1.1.3 Ecrire les équations déduites du principe fondamental de la statique appliqué à S.
1.1.4 déterminer les inconnues de liaison au niveau de la liaison 17
1.2 Etude cinématique
1.2.1 Ecrire les torseurs cinématiques (aux points choisis) des différentes liaisons du système porte
outil.
1.2.2 Calculer Le a exprimer le résultat dans Ro. ١
1.2.3 Calculer ص set exprimer le résultat dans Ro. ,
1.3 Etude d’hyperstatisme
1.3.1 Par une étude cinématique déterminer le degré de mobilité m du système porte outil
1.3.2 Déduire le degré d’hyperstatisme h du système porte outil. .
Page 5
wadifa-i A المداء دات من مه قع و -
fa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique 2010
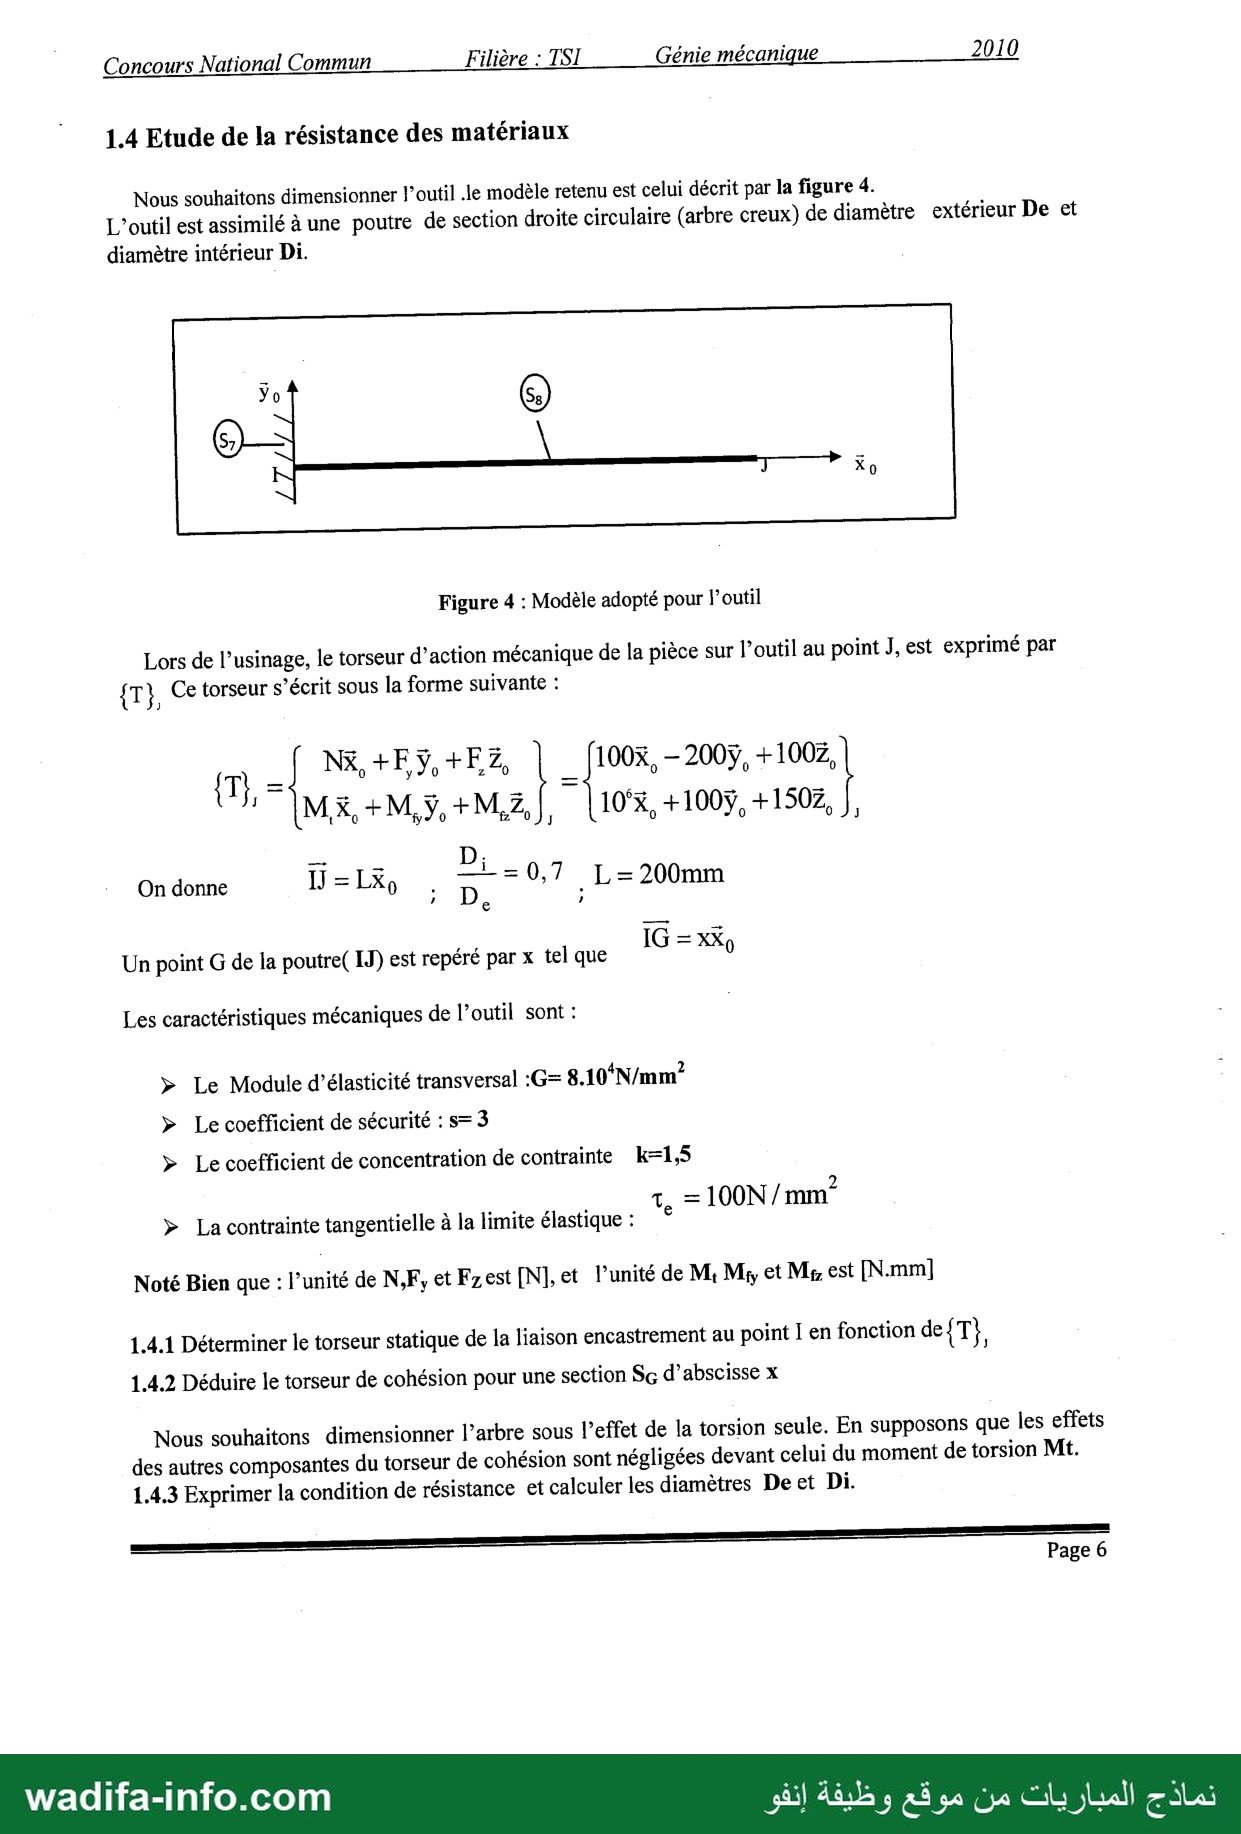
1.4 Etude de la résistance des matériaux
Nous souhaitons dimensionner l’outil ع1. modèle retenu est celui décrit par la figure 4
L'outil est assimilé à une poutre de section droite circulaire (arbre creux) de diamètre extérieur De et
diamètre intérieur Di.
Figure 4 : Modèle adopté pour l° outil
Lors de l’usinage, le torseur d’action mécanique de la pièce sur l’outil au point J, est exprimé par
10 Ce torseur s’écrit sous la forme suivante :
(1). = N&,+Eÿ,+F2, | l 00%, —200ÿ, +100, |
J َه 7 6 7 7
MX,+M,ÿ,+M,2]), (10%,+1 00%, +150Z, },
me اي D;
٠ 00 donne 1 - وها , D. = 0,7 .L=200mm
7 e 7
x gr IG ب XX,
Un point 6 de la poutre( (ل1 est repéré par x tel que
Les caractéristiques mécaniques de l’outil sont : | |
> Le Module d’élasticité transversal :G= 8.10°N/mm°? ’
> Le coefficient de sécurité : s= 3
> Le coefficient de concentration de contrainte k=1 5
| D 1, =100N/mm
> La contrainte tangentielle à la limite élastique :
Noté Bien que : l’unité de N,F, et Fzest [N], et l'unité de M: Mi, et M est [N.mm]
1.4.1 Déterminer le torseur statique de la liaison encastrement au point I en fonction de {T} ;
1.4.2 Déduire le torseur de cohésion pour une section Sc d’abscisse x
Nous souhaitons dimensionner l’arbre sous l’effet de la torsion seule. En supposons que les effets
des autres composantes du torseur de cohésion sont négligées devant celui du moment de torsion Mt.
1.4.3 Exprimer la condition de résistance et calculer les diamètres De et Di.
| ER a RE | Page 6
wadifa-info.co ا" كي" بن قع ه طفة انه
I نماذج المباريات من موقع وظيفة إنفو
Concours National Commun Filière : TSI Génie mécanique 2010 ا
-Etude du système porte pièce 11
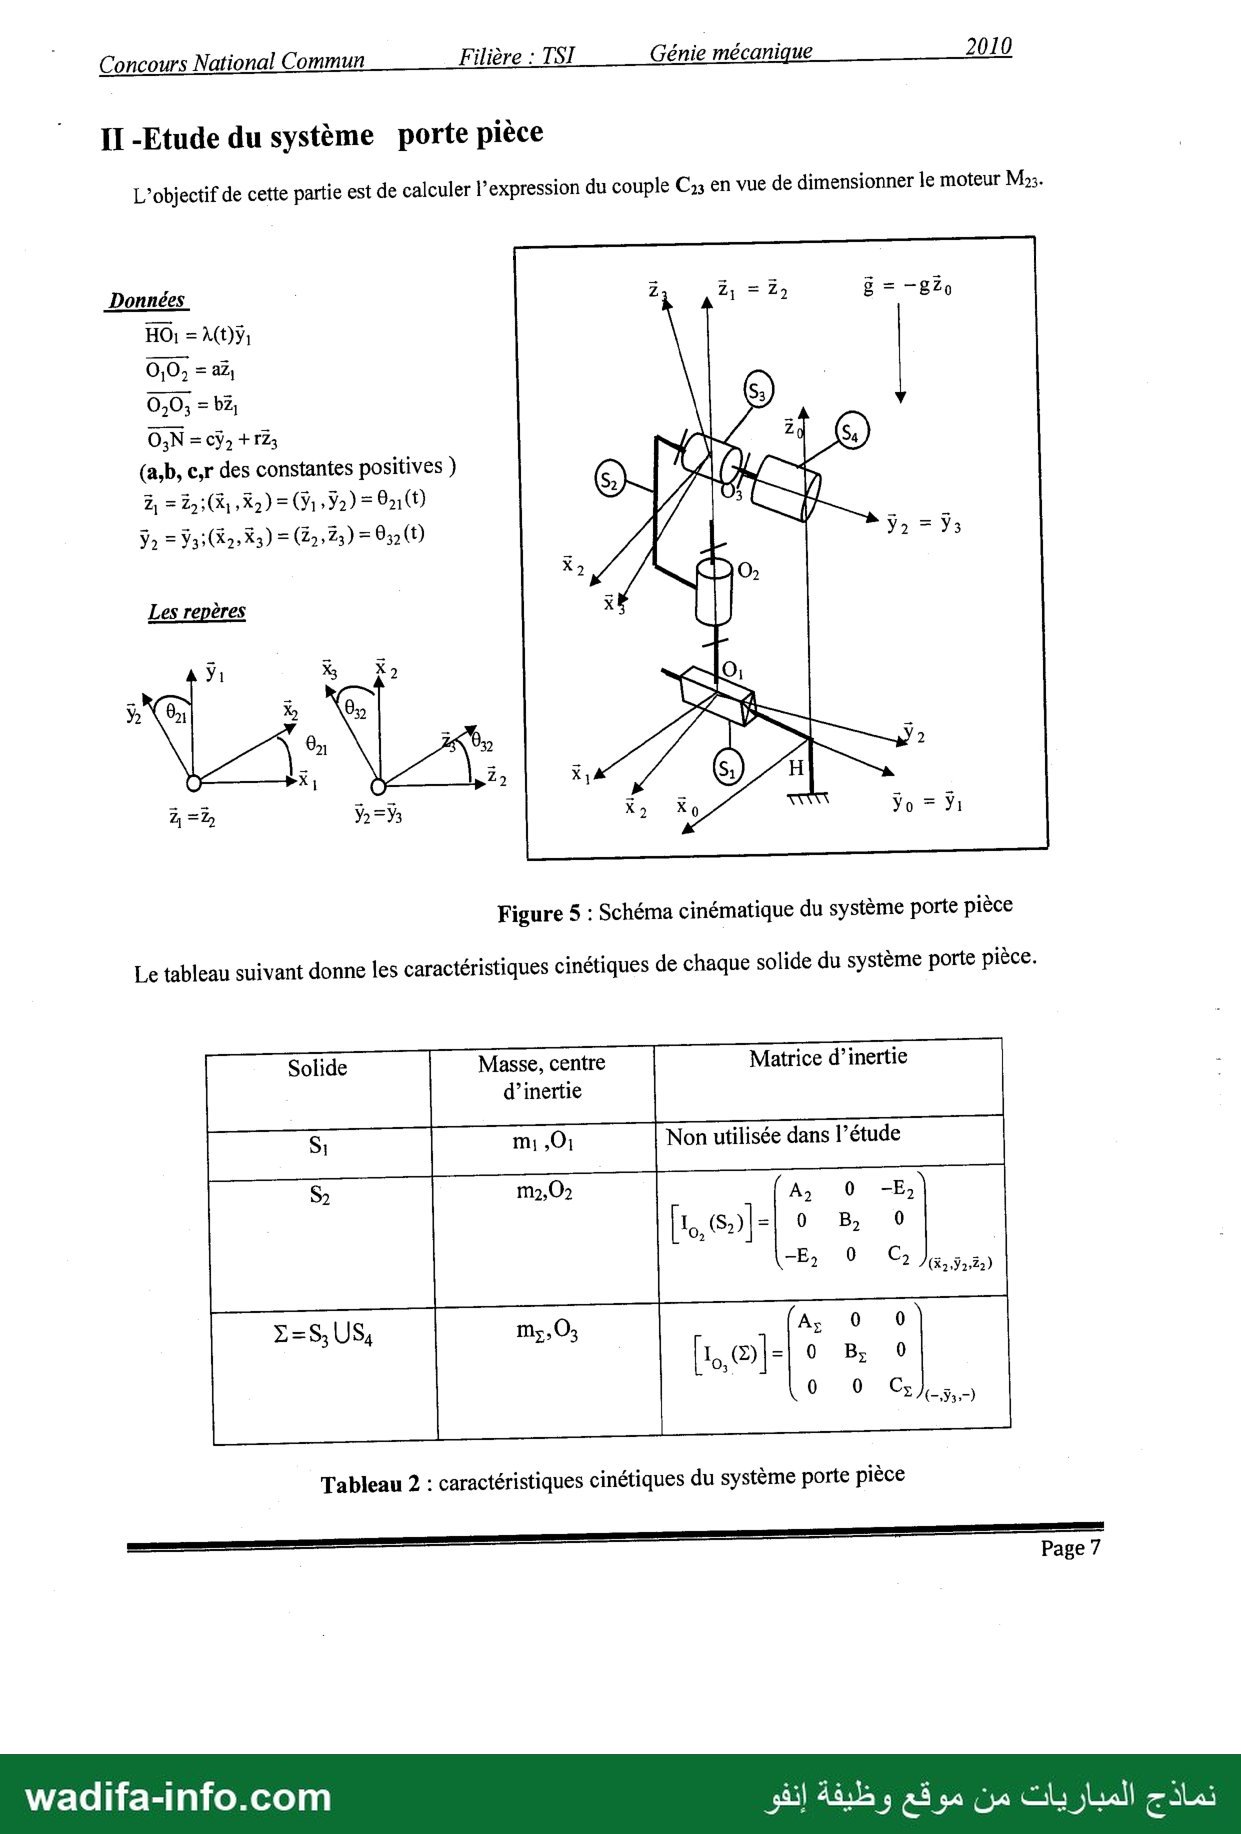
L'objectif de cette partie est de calculer l’expression du couple C:3 en vue de dimensionner le moteur M::.
Données 2 Z, = 92 & = -g29
A(t)ÿ = 1160
: 21 = ;0,0
و5 bä = ;0,0
(So) 20 0 : و + ON = cÿ2
با (a,b, c,r des constantes positives ) 6 AG
À = 2:32) = )0:72( = 00 7 Ù ١"
ولا = ولا O52(t) = )2,23( = (بلارية) :و3 ولا
03 2
آل Les repères x
و ,ة 1
X 65 ZT ل
y à ÿ2 2 01
b 2 7 A (s) 7H
à =2 = X2 Xo Yo =
Figure 5 : Schéma cinématique du système porte pièce
Le tableau suivant donne les caractéristiques cinétiques de chaque solide du système porte pièce.
Solide Masse, centre Matrice d’inertie .
d’inertie
m2,02 A 0 -E 5
| 1 .8 0 | لت Li
Æ 6 C2 (K2,Ÿ2,22)
POLE
CG (535) 0 0
Tableau 2 : caractéristiques cinétiques du système porte pièce
a Page
ل ت م" مه قع ؛ ظفة إذة wadifa-info.
نمادج المبا ريات من موقع وظيفة إنفو com
Concours National Commun Filière : TSI Génie mécanique 2010
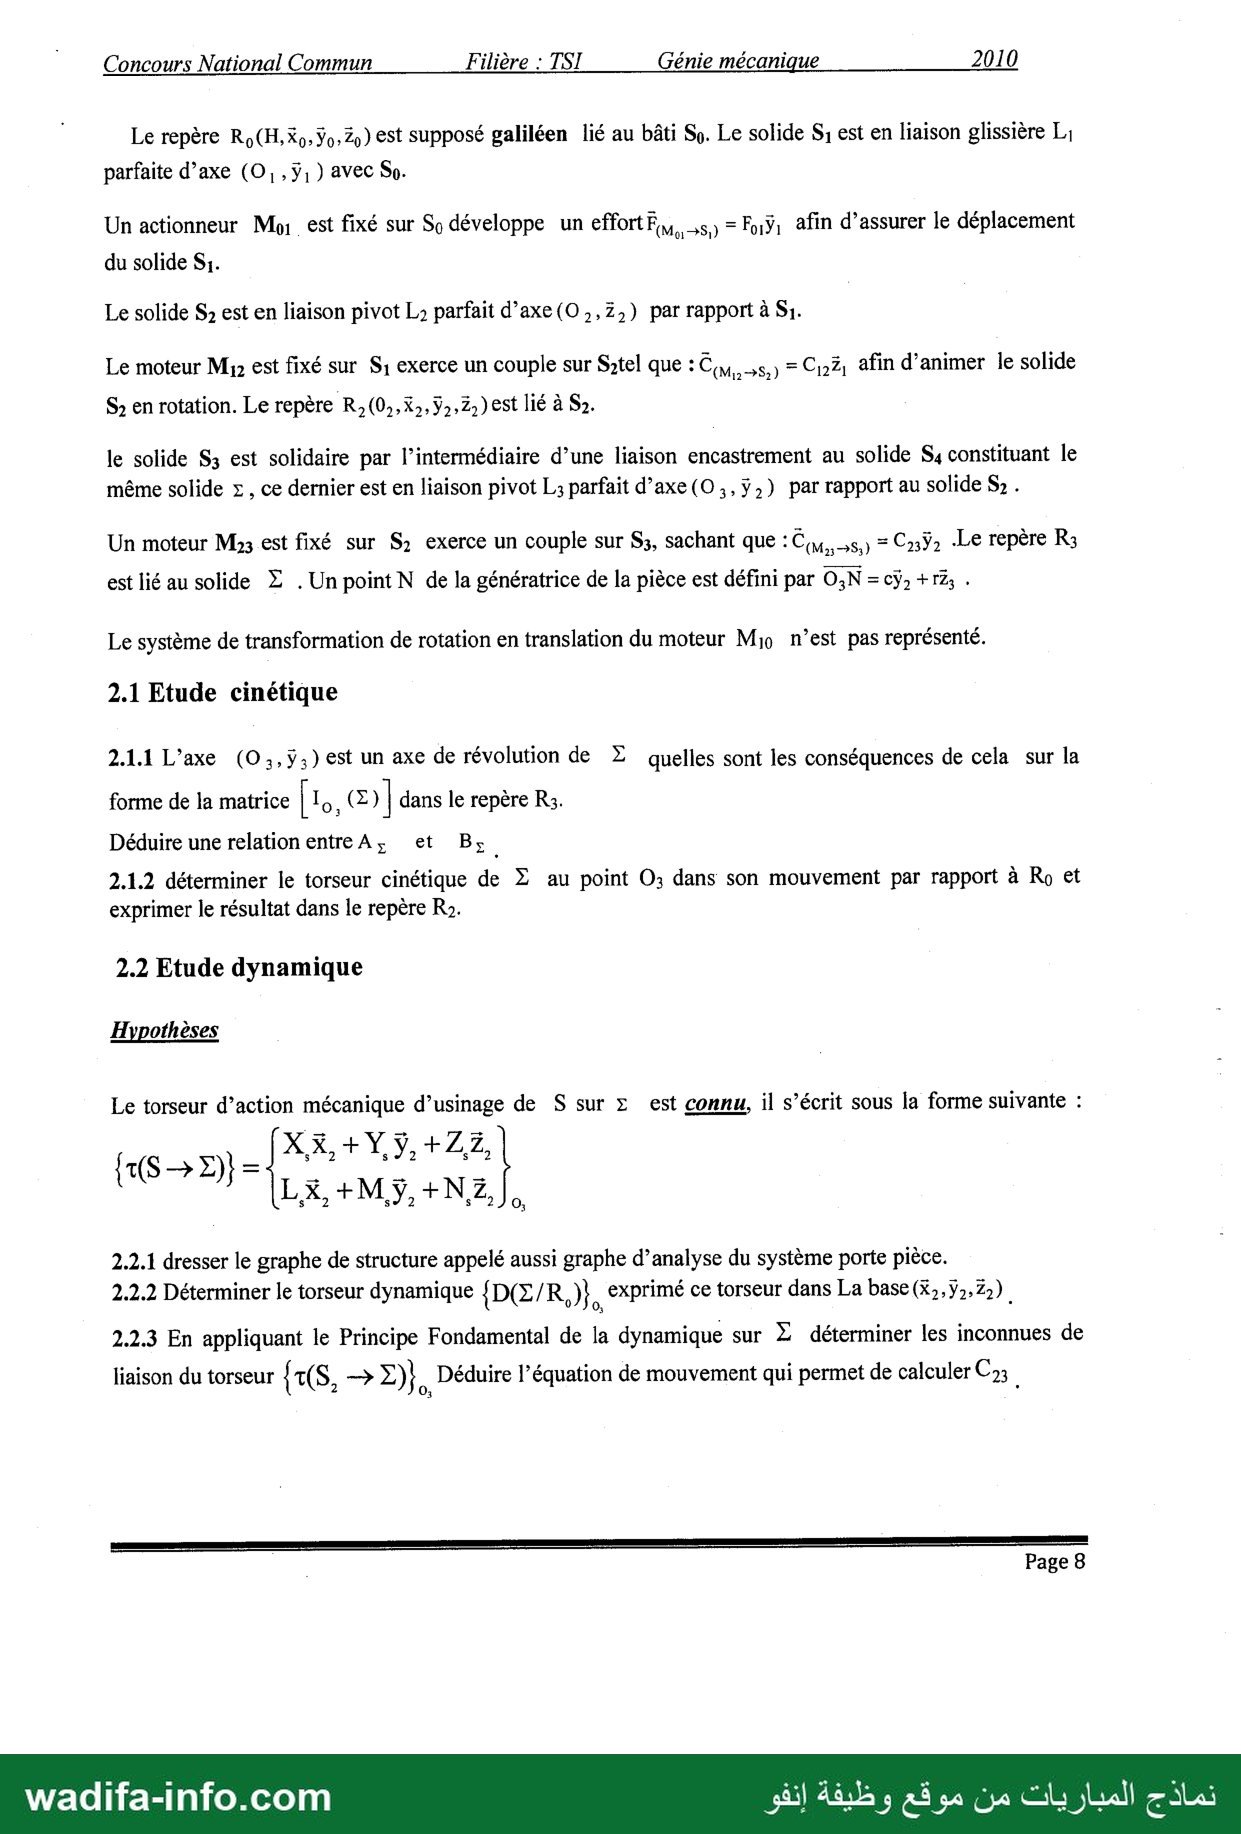
| Le repère Ro(H, Xo; Ÿo; 0) est supposé galiléen lié au bâti So. Le solide رق est en liaison glissière مآ
parfaite d’axe (O,,ÿ,) avec So.
Un actionneur Moi est fixé sur So développe un effort, ريب = Fÿ, afin d’assurer le déplacement
du solide Si.
Le solide S2 est en liaison pivot يآ parfait d’axe(O ,,Z,) par rapport à 6
Le moteur My est fixé sur S1 exerce un couple sur Sitel que : Cou ,s,) = هين afin d’animer le solide
S2 en rotation. Le repère R,(0,,x>,ÿ2,2,) est lié à S2.
le solide S3 est solidaire par l’intermédiaire d’une liaison encastrement au solide S4 constituant le
même solide x, ce dernier est en liaison pivot L; parfait d’axe(O,,ÿ,) par rapport au solide 8 .
Un moteur Mh3 est fixé sur S2 exerce un couple sur S3, sachant que : يجين = C2 -Le repère ب[
est lié au solide © . Un point N de la génératrice de la pièce est défini par O;N = cÿ + و ٠
Le système de transformation de rotation en translation du moteur Mio n’est pas représenté.
2.1 Etude cinétique
2.1.1 L’axe (O:,ÿ,) est un axe de révolution de Z quelles sont les conséquences de cela sur la
forme de la matrice [ Lo, CE) | dans le repère R3.
Déduire une relation entre A; et و8
2.1.2 déterminer le torseur cinétique de Z au point 0 dans son mouvement par rapport à Ro et
exprimer le résultat dans le repère ا
2.2 Etude dynamique
Hypothèses |
Le torseur d’action mécanique d’usinage de S sur ع est connu, il s’écrit sous la forme suivante :
XX,+Y ÿ,+2Z2Z
{t(S وان 2 4 |- (2ج- se
Lx, +M ÿ,+N2, 1
2.2.1 dresser le graphe de structure appelé aussi graphe d’analyse du système porte pièce.
2.2.2 Déterminer le torseur dynamique {DE / R,)}, exprimé ce torseur dans La base (%;,ÿ2,2)
2.2.3 En appliquant le Principe Fondamental de la dynamique sur Z déterminer les inconnues de
liaison du torseur { TS, —> ل . Déduire l’équation de mouvement qui permet de calculer C3 |
امست_ستسسسبسس7ومستتة+<+:جسمسرسسح-يلهل0<متتتسه:«باسسسطس«س<ووسسرسدوسسسبيس سسب ممسسمبميوسجستمحسحجتتتة
: Page 8
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
| Concours National Commun Filière : TSI Génie mécanique 2010
111 Etude de fabrication
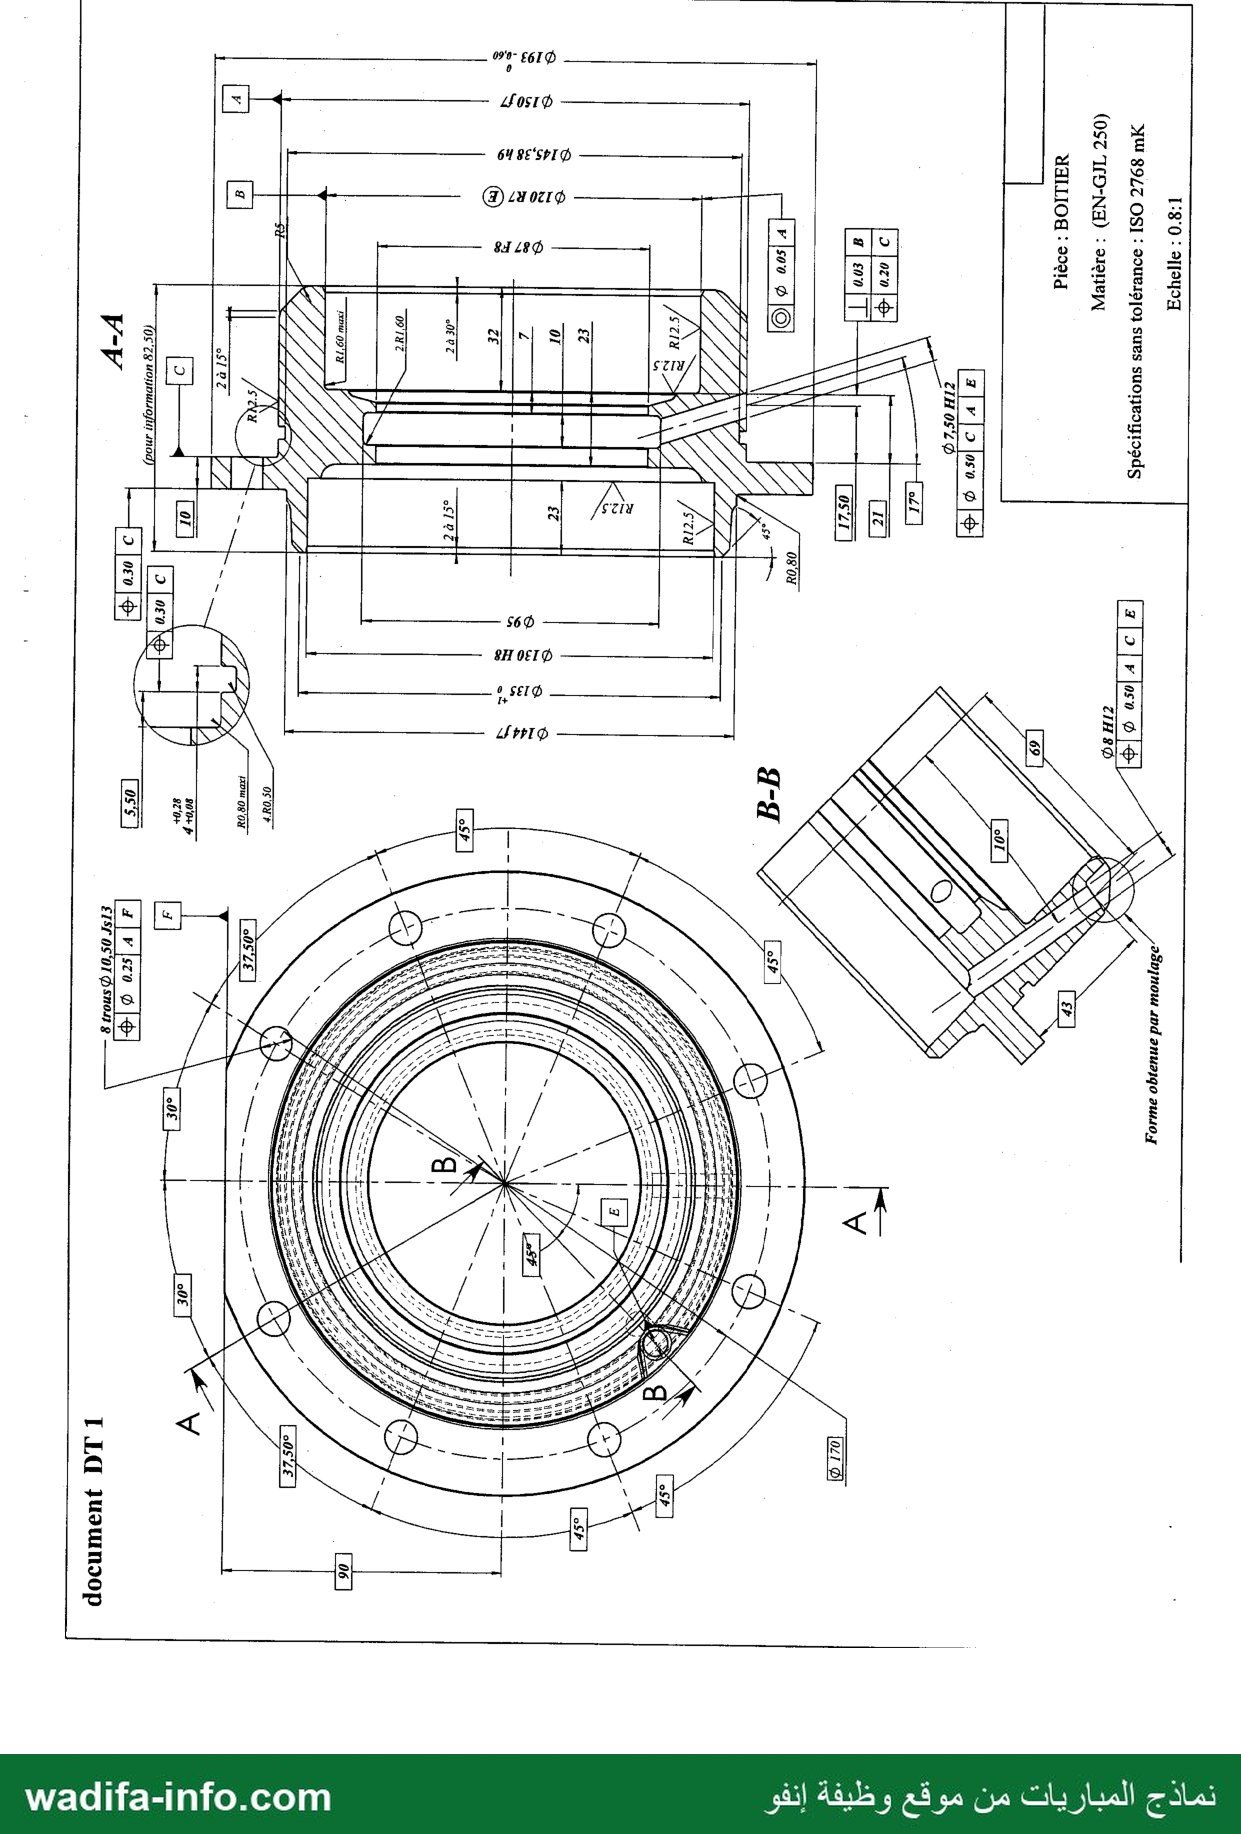
L’étude de fabrication porte sur le boitier de roulement de la porte fraise, défini sur le document DT1.
La production est de l’ordre de 2000 pièces par an pendant 4 ans, une optimisation des couts à conduit
à une taille économique des lots fabriqués de 30 unités.
Les pièces brutes sont obtenues par moulages en sables et sont communes à plusieurs types de
boitiers.
Le matériau utilisé est une fonte dont la dureté HB est d’environ 250 daN /mm°.
Les usinages sont réalisés sur 3 types de machines à commande numérique, piloté par un même
opérateur.
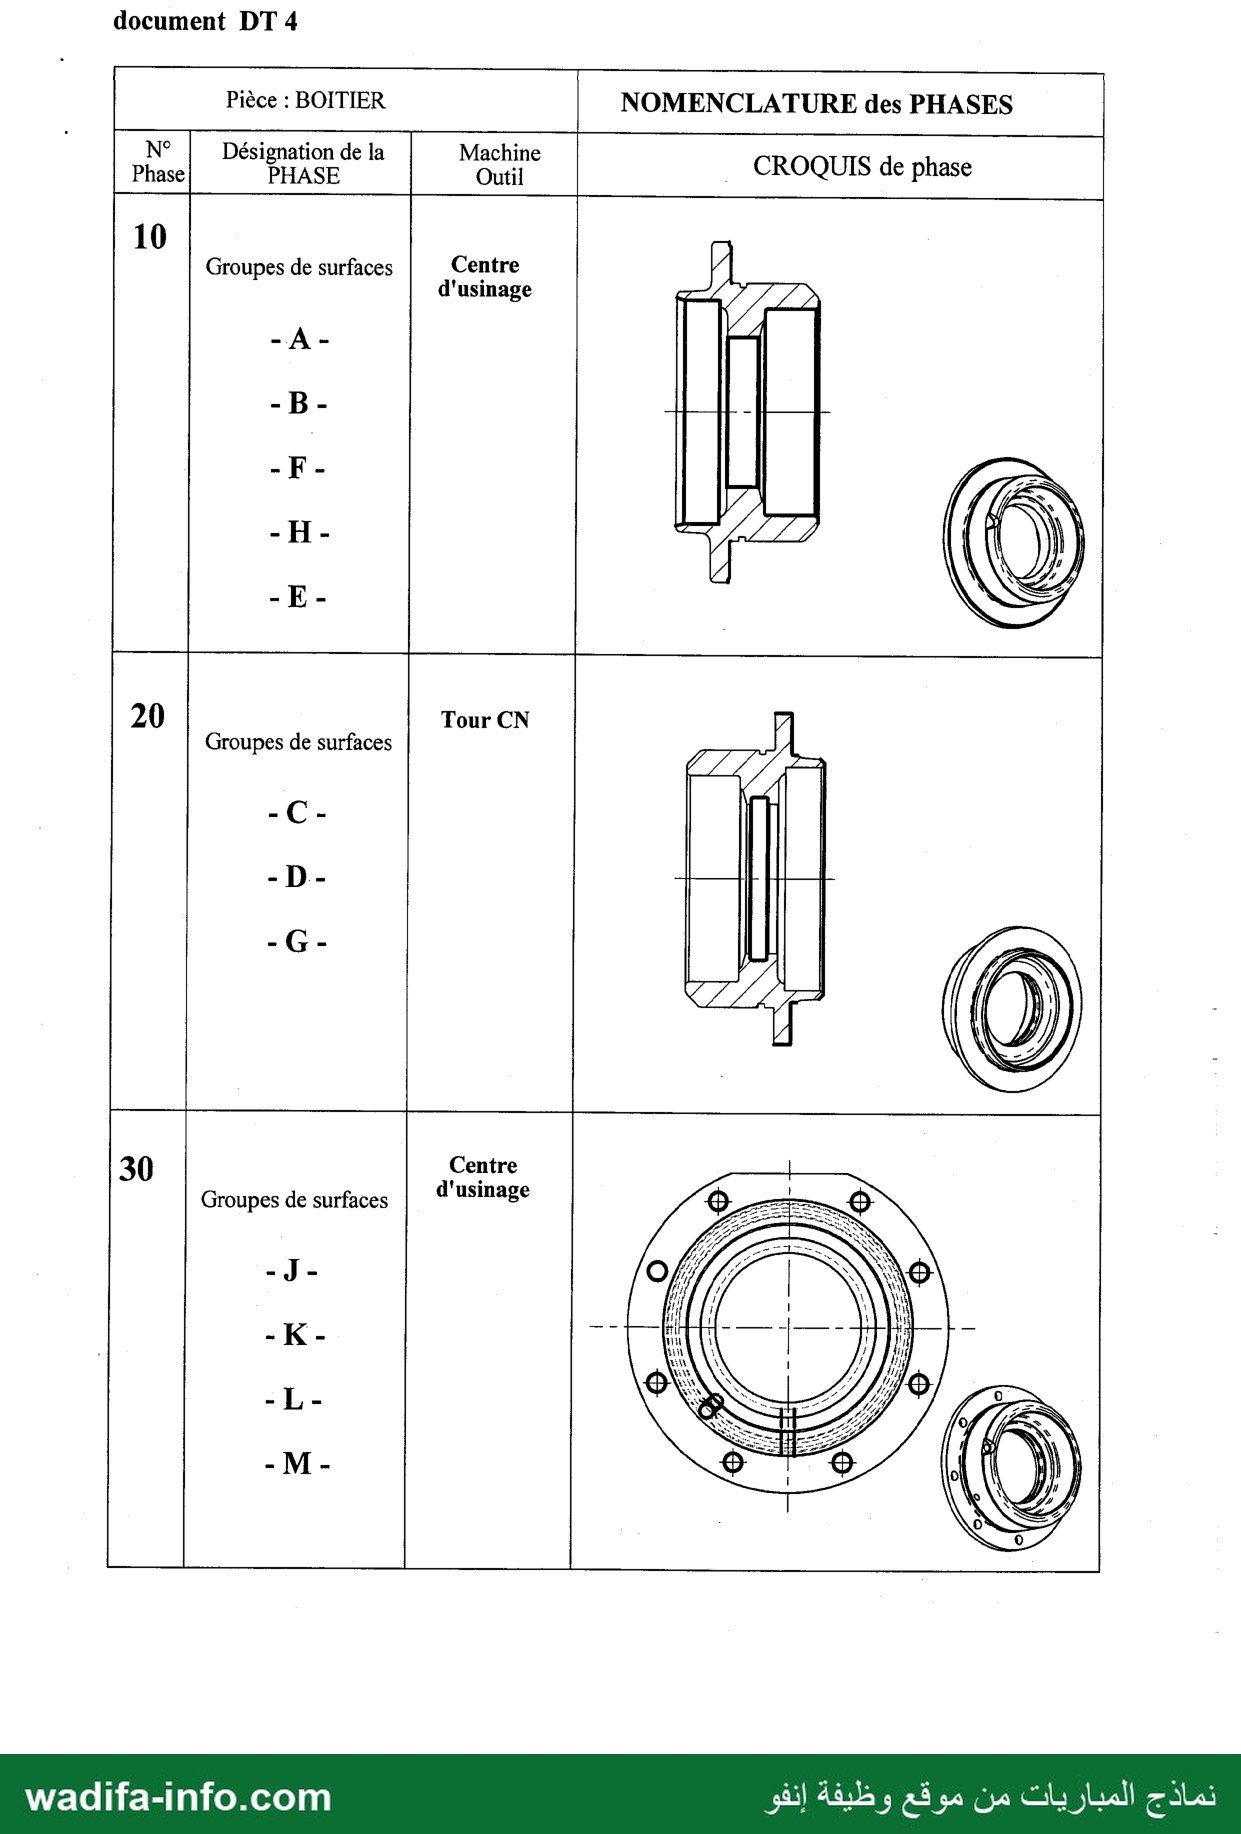
La gamme d’usinage est définie succinctement sur le document DT4.
On envisage d’usiner cette pièce dans un atelier flexible composé de trois centres d’usinages, deux
tours à commande numériques et un chariot filoguidé.
Machines:
> 3 Centres d’usinage CU6,
> 2 tours à commande numériques
Pièce : boitier (document DT 1) :
> Matière Fonte : EN -GJL 250
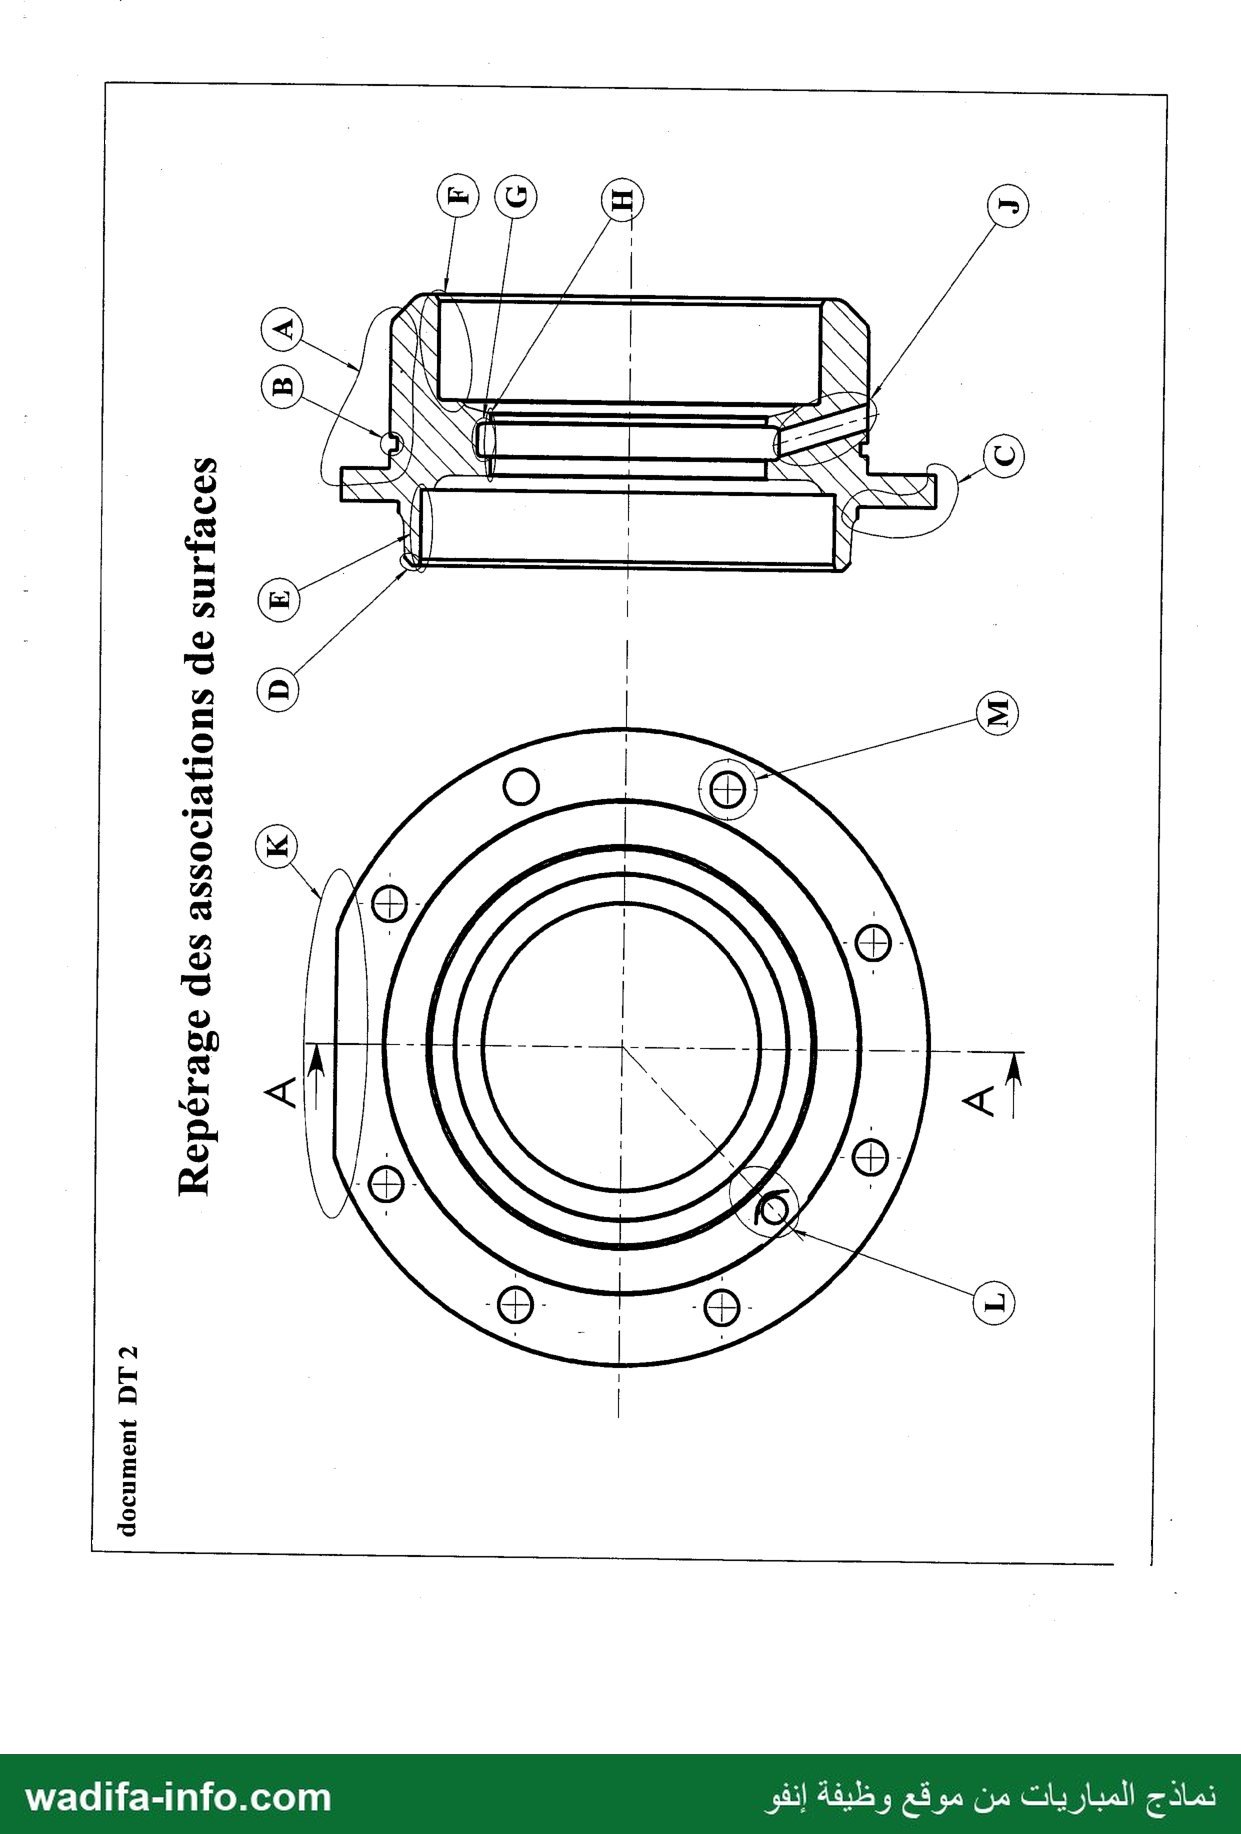
> Repérage des surfaces réalisées (document DT 2)
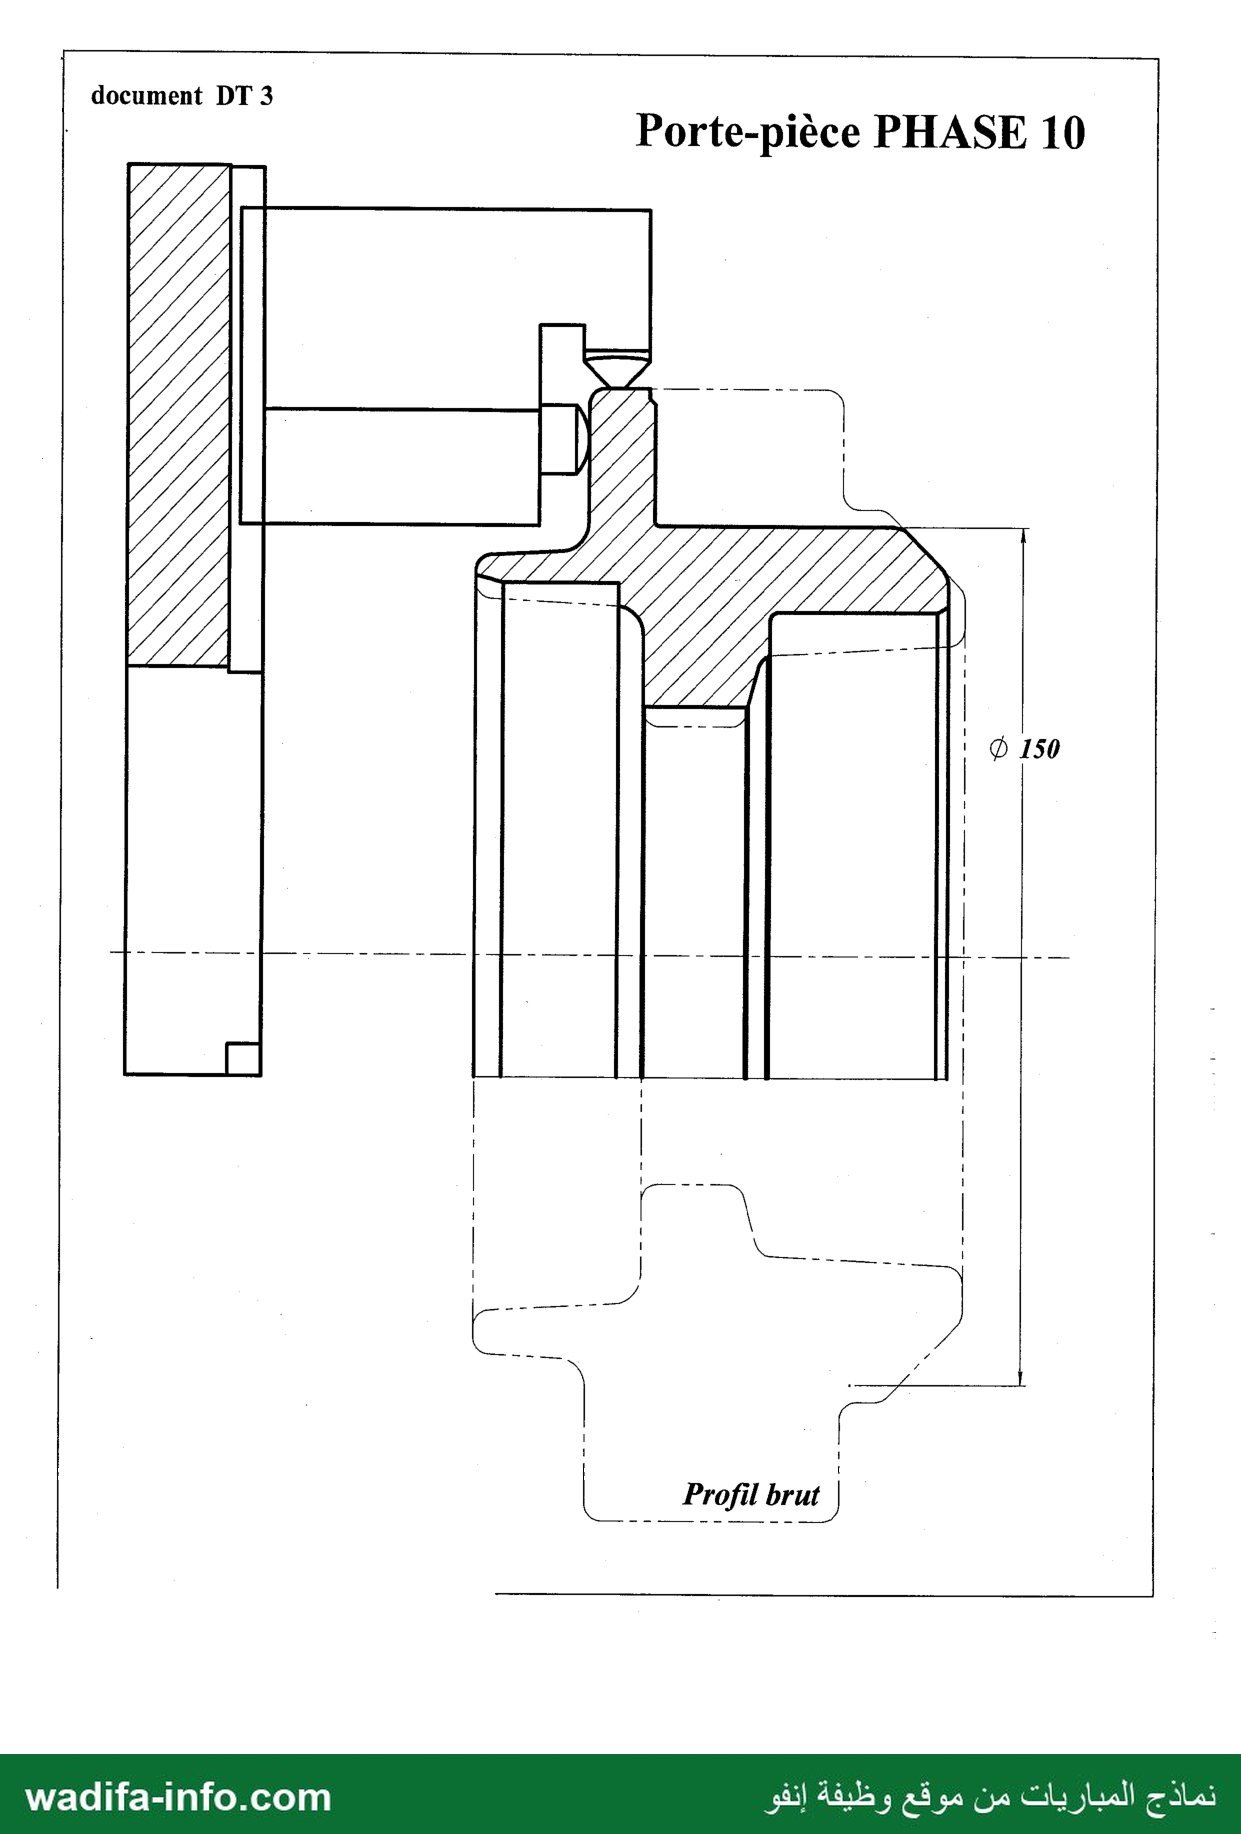
> On part d’un brut moulé : profile du brut (document DT 3)
> Gamme d’usinage (document DT 4)
> Série de 2000 pièces par an pendant 4 ans.
3.1 Technologie de fabrication
3.1.1 La matière usinée est de la fonte dont la dureté est 250 daN Imm?
Donner le principe de la mesure de la dureté HB d’un matériau.
3.1.2 On usine la pièce considéré sur le centre ل usinage CF6.
(Rappel : il s’agit d’un centre d’usinage à 6 axes voir page 4) |
Donner la définition d’un axe numérique.
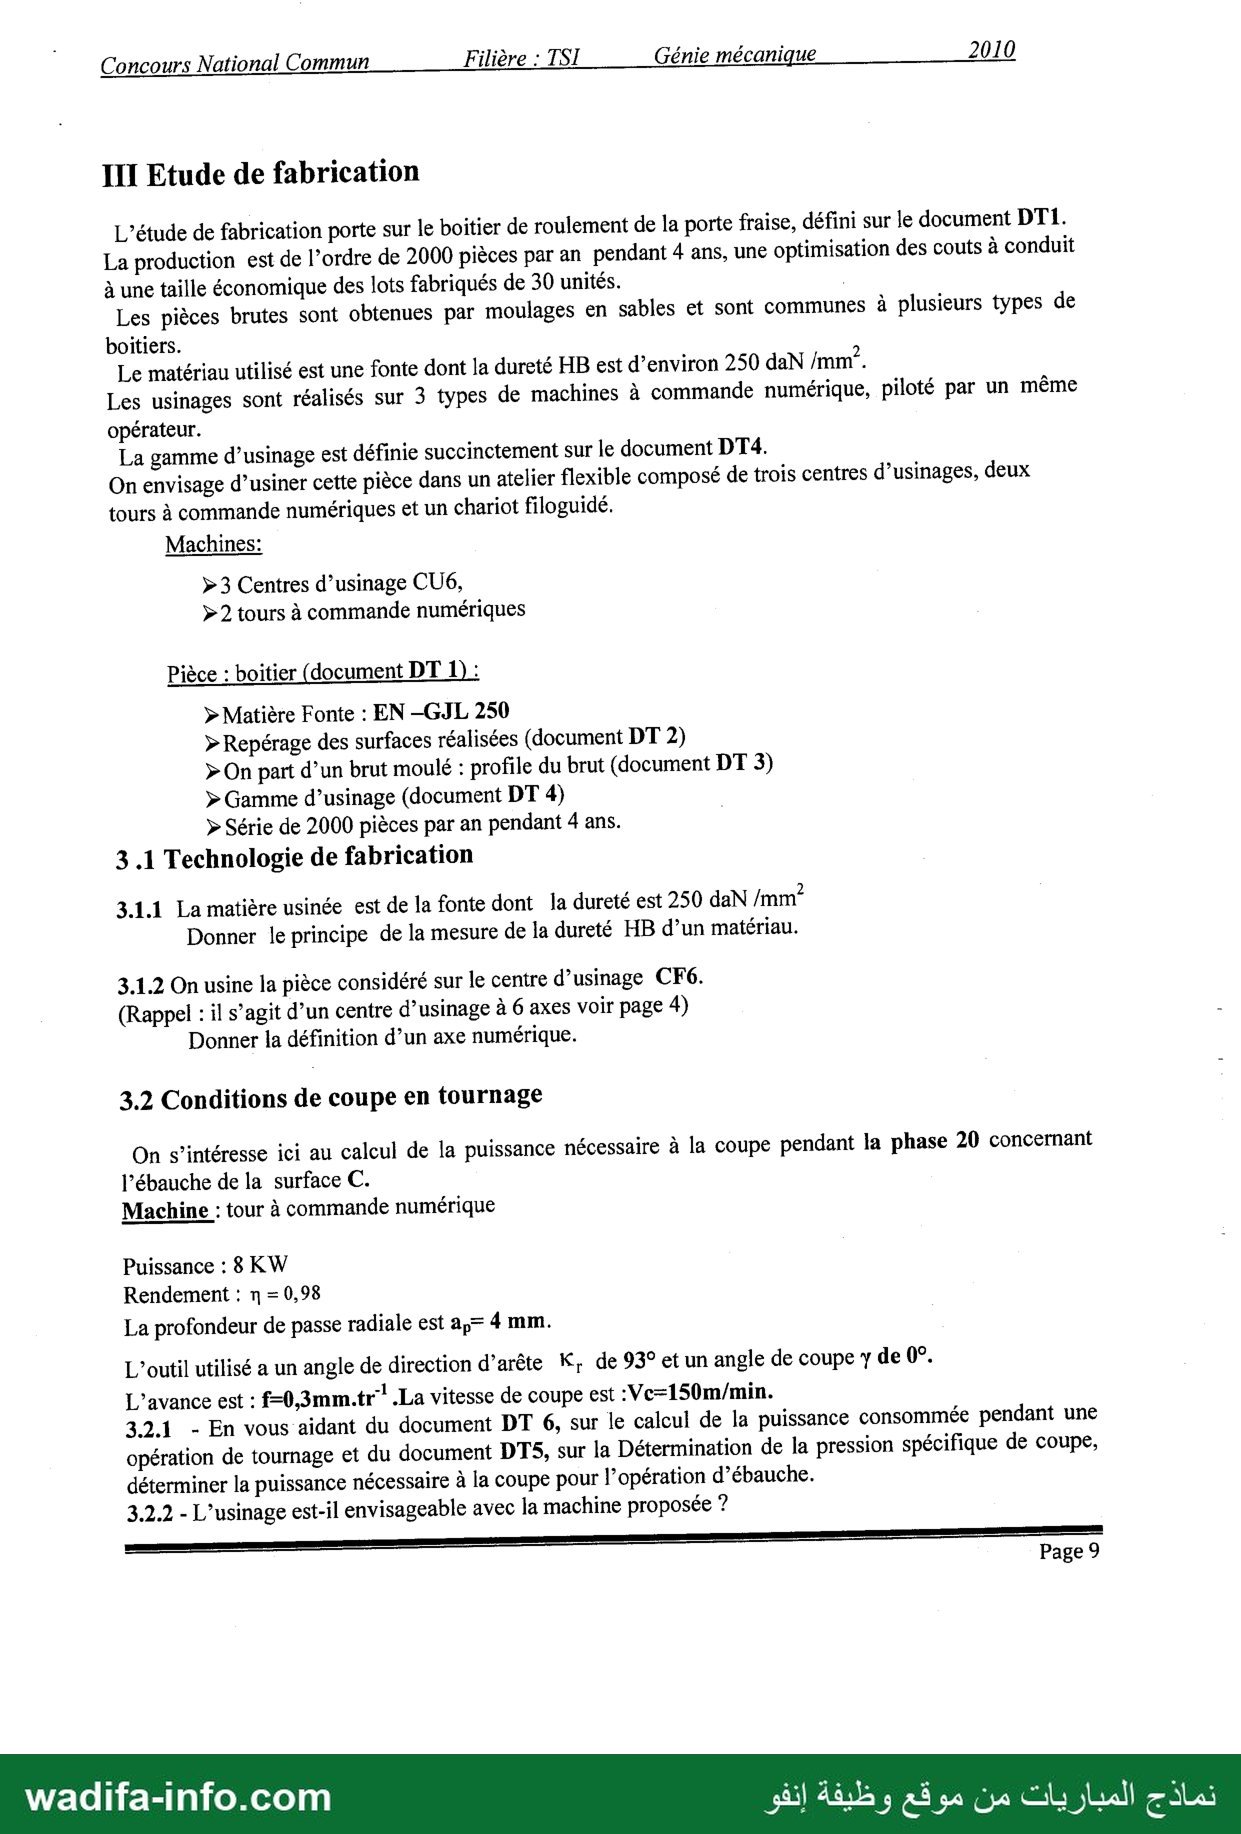
3.2 Conditions de coupe en tournage
On s'intéresse ici au calcul de la puissance nécessaire à la coupe pendant la phase 20 concernant
l’ébauche de la surface C.
Machine : tour à commande numérique
Puissance : 8 KW |
Rendement : n = 0,98
La profondeur de passe radiale est حمة 4 mm.
L'outil utilisé a un angle de direction d’arête .كا de 93° et un angle de coupe y de 0°.
L’avance est : f-0,3mm.tr ! .La vitesse de coupe est :Ve=150m/min.
32.1 - En vous aidant du document DT 6, sur le calcul de la puissance consommée pendant une
opération de tournage et du document DTS, sur la Détermination de la pression spécifique de coupe,
déterminer la puissance nécessaire à la coupe pour l'opération d’ébauche.
3.2.2 - L’usinage est-il envisageable avec la machine proposée ?
Page 9
wadifa-Ii و اي ا .
ifa-info.com نماذج المباريات من موقع وظيفة إنفو
© Concours National Commun Filière : TSI Génie mécanique 2010
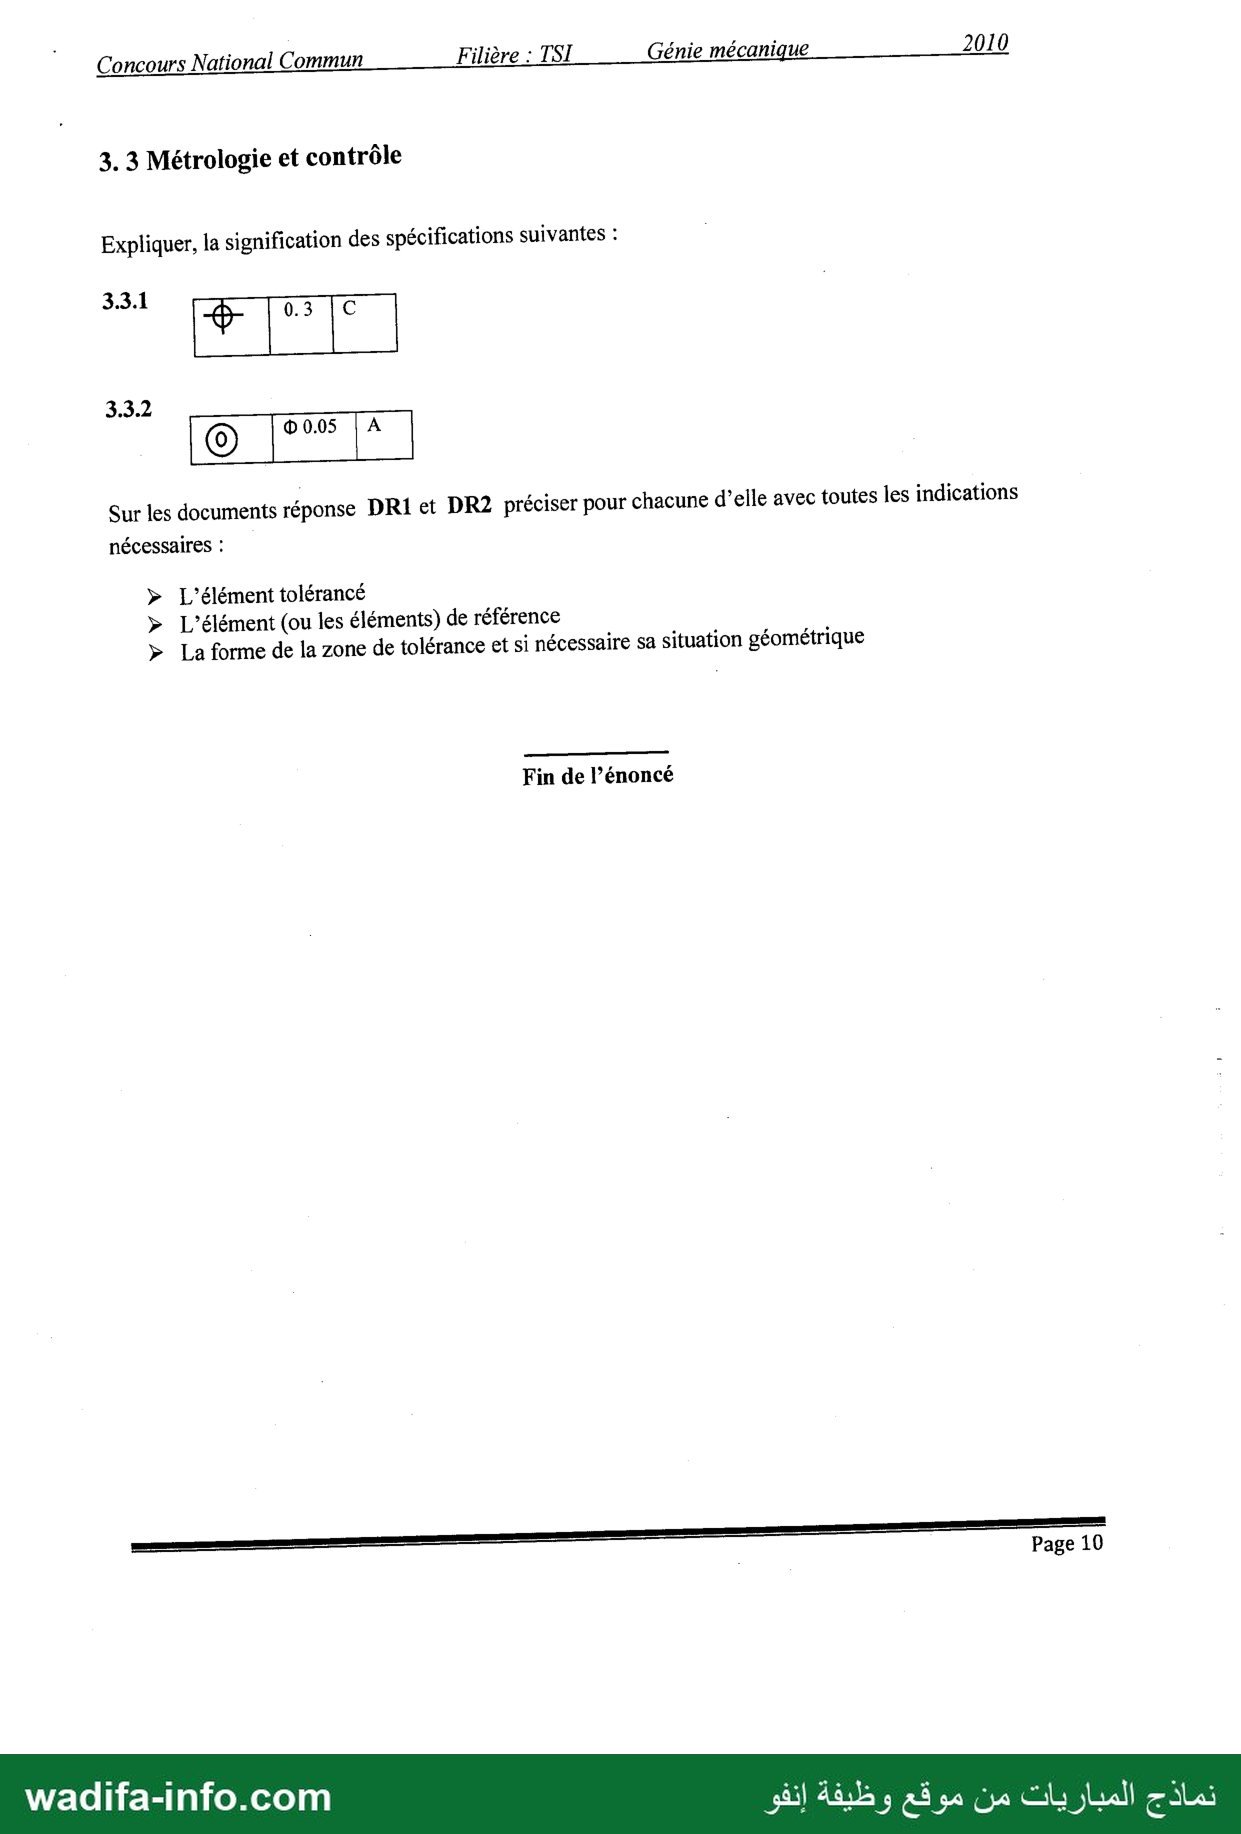
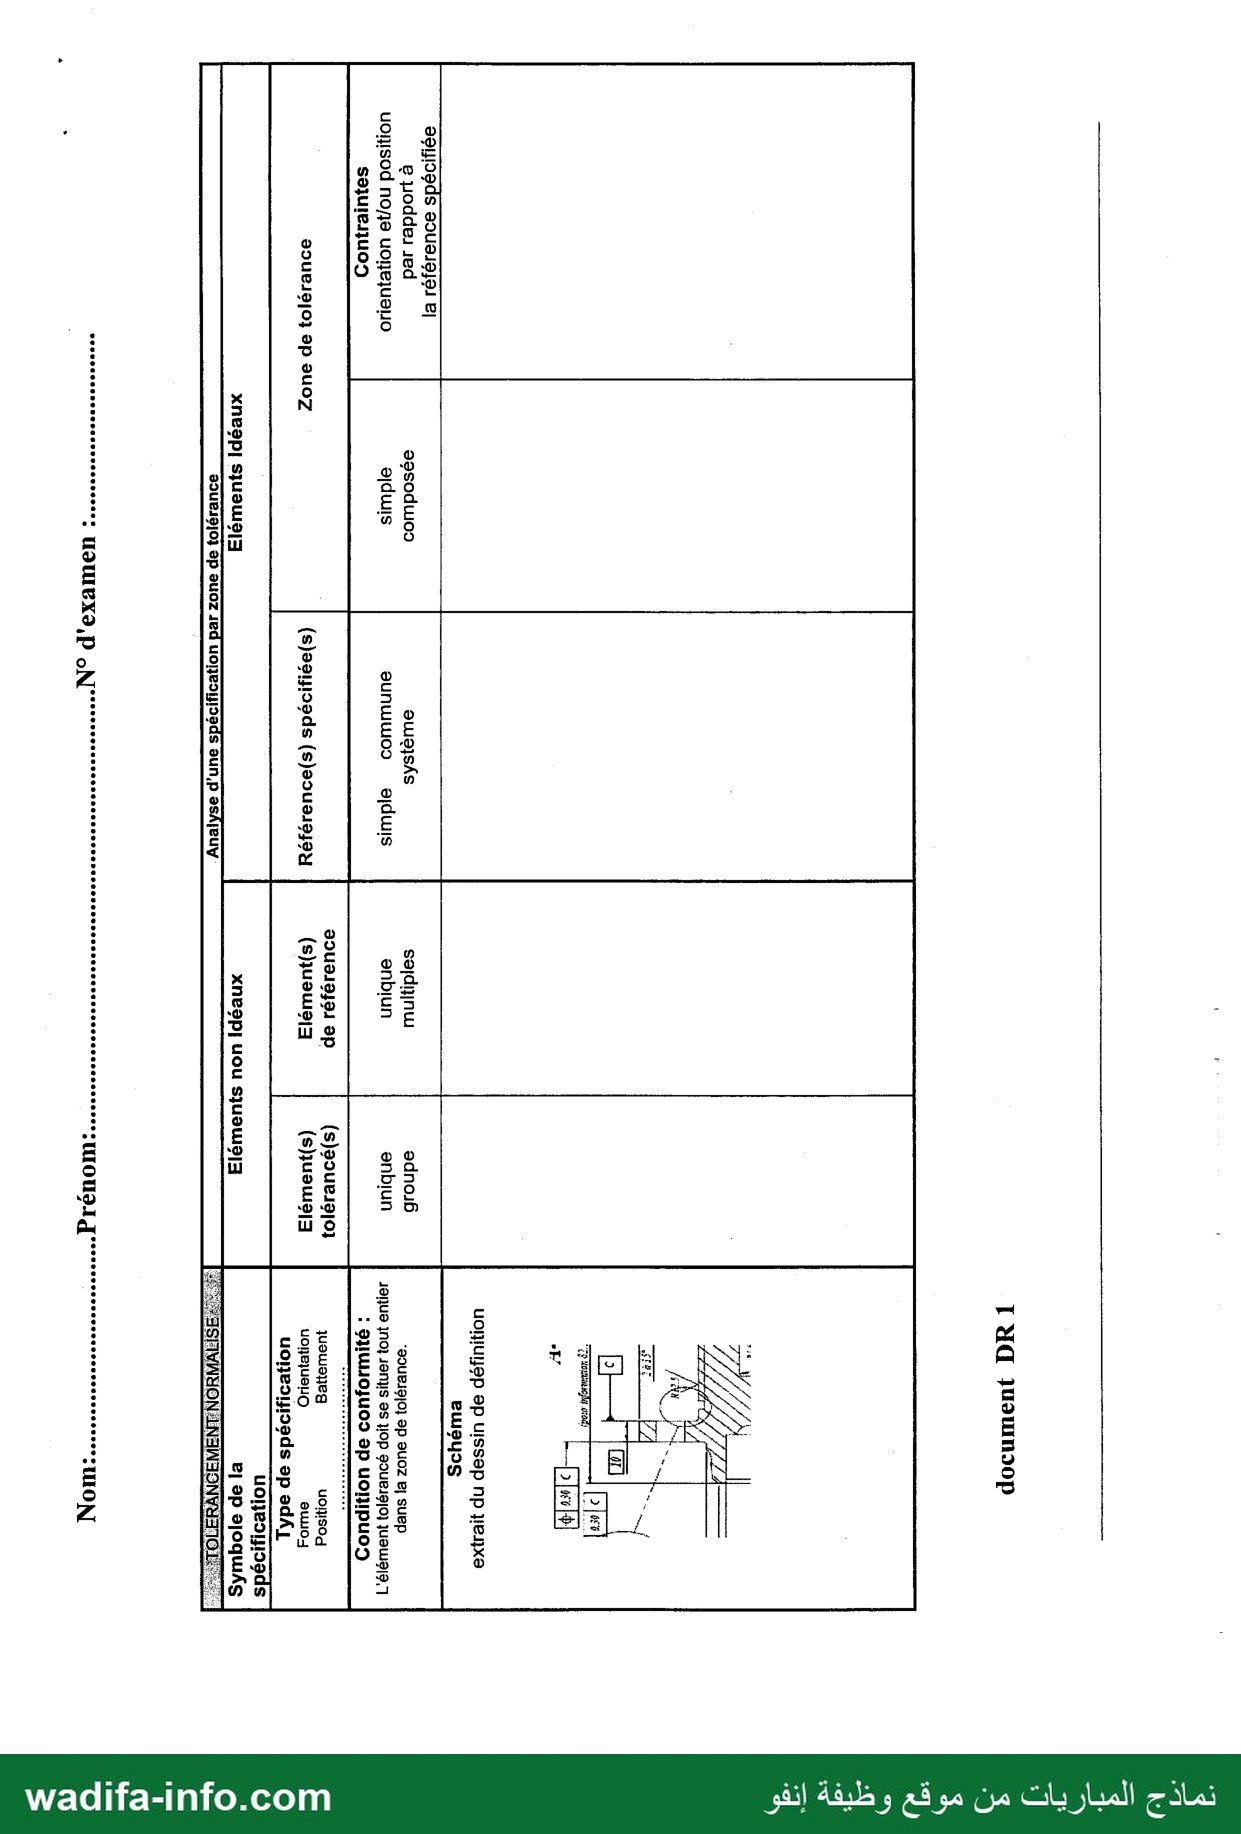
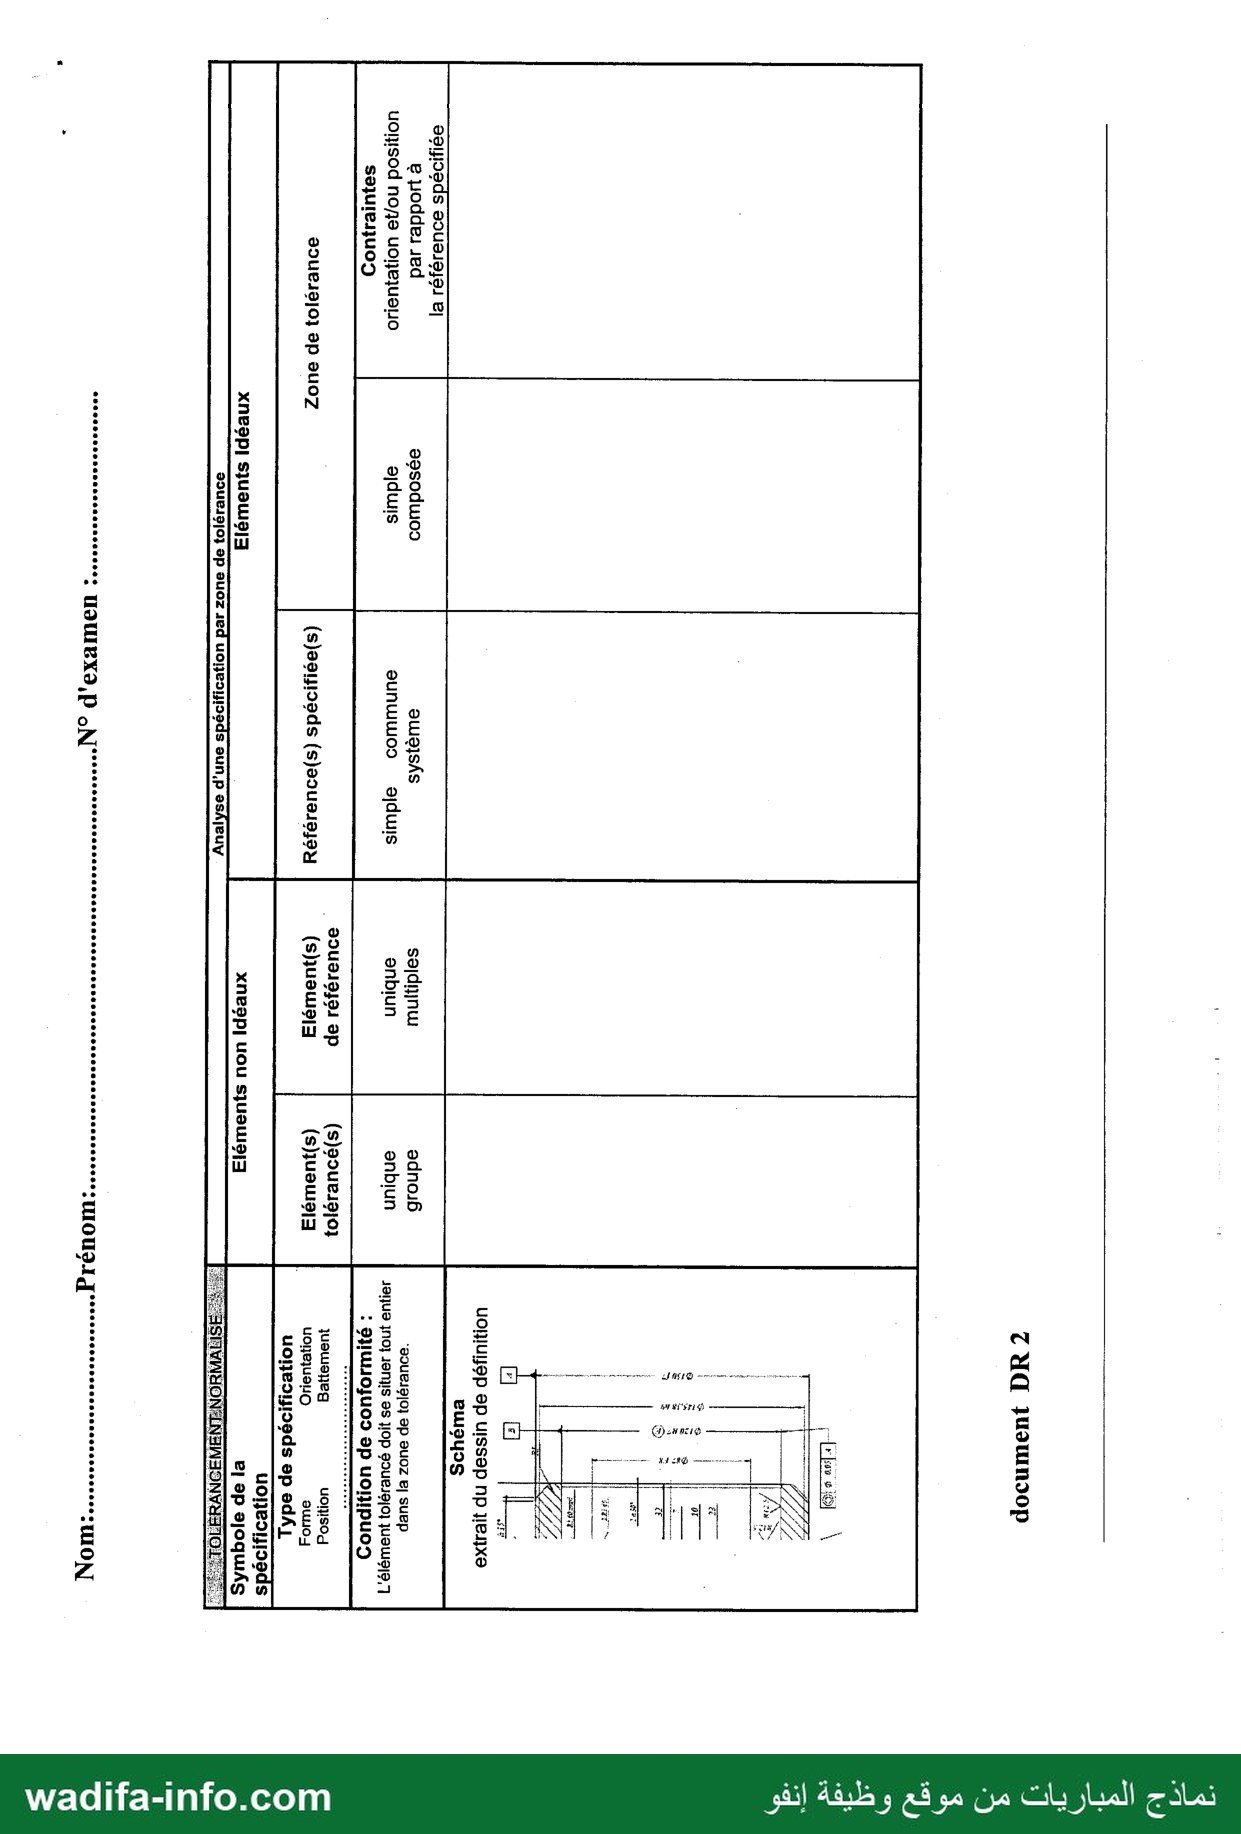
3. 3 Métrologie et contrôle
Expliquer, la signification des spécifications suivantes : |
3.3.1
3.3.2
Sur les documents réponse DRI1 et DR2 préciser pour chacune d’elle avec toutes les indications
nécessaires :
> L'élément tolérancé
> L'élément (ou les éléments) de référence
> La forme de la zone de tolérance et si nécessaire sa situation géométrique
Fin de l’énoncé
| Page 10
wadifa-info.com 1 قي
نماذج المباريات من موقع وظيفة إنفو
91-7
2/070
2 يم
64 2 ع 10خ D z
2 0 à
8 ٍ 806 5 Z 2 >
1. pe LE FFE
w 8 جه 8 د à N 2 E s
È 1 حو دا عاد ها بي = LA ge) ë
ë 5 à CE ——, ] ١ -
N RAS KR ع" È
PS EEE ù SN à A
/ CA " S'TIX 2
| 2 N - 8H 0£1® أ سج
ci 8 تدا K 3
Ç SU 3
& 8 [: à x NN
| à ؤ AN
لهاج (] De ASE
5 > ee >< 2 © KO CS à
5 5 بح لل CE = ÈS 1 EN F Ÿ
د 5 0 LÉ TS SN à Ka Ë
م 7 NN KR 72 à
/ AL NN : NN 0 د
| 7 / ب | \ 0
0 ار اا
\ S où / /
انب 7
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
SA 1 À
ابيا 2
0 ده سه ا اا
EEE) 8
/. إن 2
Yo, N 4
Porte-pièce PHASE 10 امس
À ض 7
CT nn
Profilbrur) __._
document DT 4
N° Désignation de la Machine
| CROQUIS de ps
Groupes de surfaces Centre
d'usinage
_ H = 0 ١
20 Tour CN
Groupes de surfaces
E G َ َّ ee
30 Centre
Groupes de surfaces d'usinage LE هي
7 NS
ii Y} NY)
- L- VAS Ÿ 7 6, 0
0 0 <7 4 DEN NN
= ا ١ & NN ١ 0
نيام y }
z 0 هيت
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
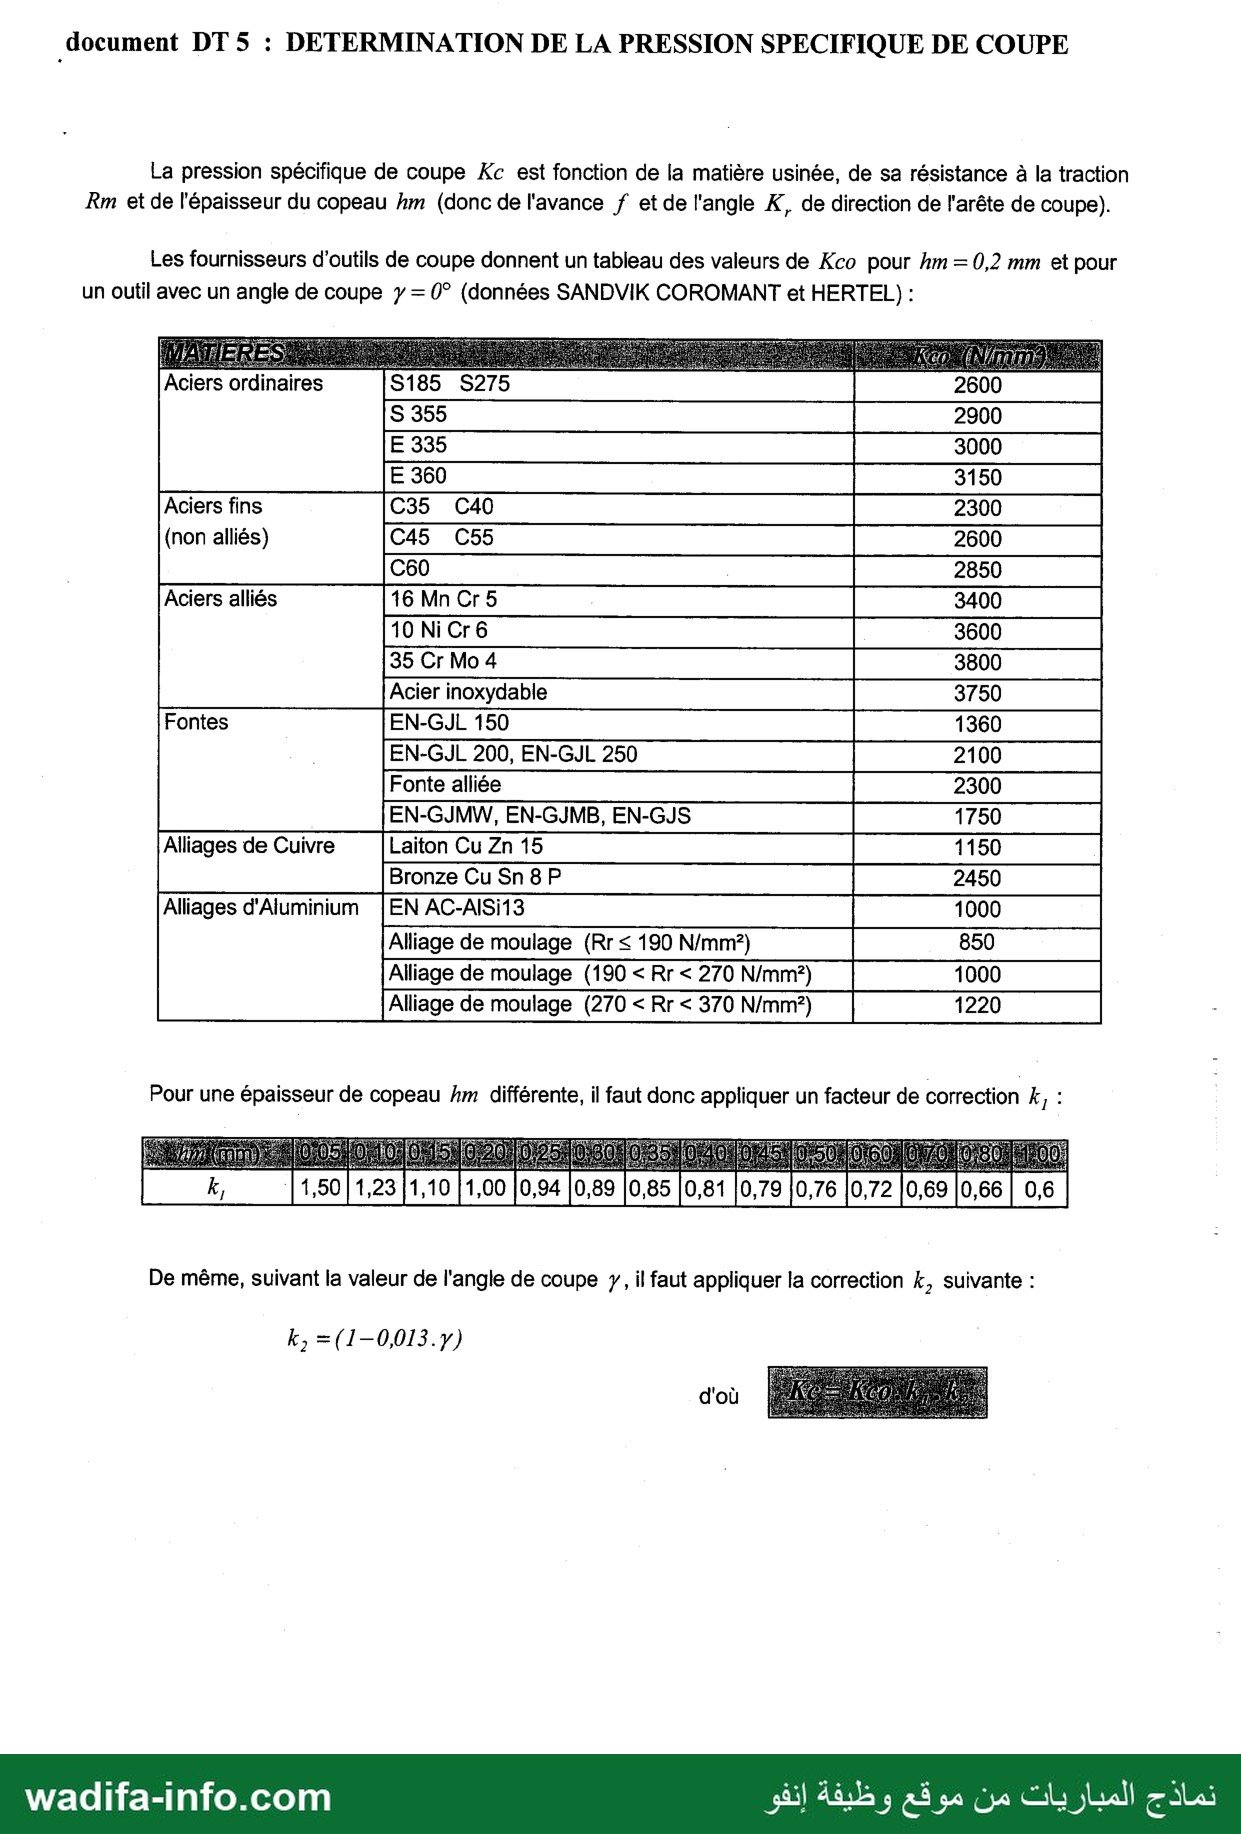
document DT 5 : DETERMINATION DE LA PRESSION SPECIFIQUE DE COUPE
La pression spécifique de coupe Xc est fonction de la matière usinée, de sa résistance à la traction
Rm et de l'épaisseur du copeau km (donc de l'avance f et de l'angle X, de direction de l'arête de coupe).
Les fournisseurs d'outils de coupe donnent un tableau des valeurs de Kco pour hm = 0,2 mm et pour
un outil avec un angle de coupe y — 0° (données SANDVIK COROMANT et HERTEL) :
Aciers ordinaires S185 S275 2600
S 355 2900
E 335 3000
E 360 3150
Aciers fins C35 0 2300
(non alliés) C45 C55 2600
2850
Aciers alliés 16MnCr5
10 NiCr6 3600
35 Cr Mo 4 3800
Acier inoxydable 3750
Fontes EN-GJL 150 1360
EN-GJL 200, EN-GJL 250 2100
Fonte alliée 2300
EN-GJMW, EN-GJMB, EN-GJS 1750
Alliages de Cuivre Laiton Cu Zn 15 1150
Bronze Cu Sn 8 P 2450
Alliages d'Aluminium [EN AC-AISi13 | 1000
Alliage de moulage (Rr > 190 N/mm°?) [850 -0
Alliage de moulage (190 > Rr > 270 N/mm°) | 1000 -
Alliage de moulage (270 > Rr > 370 N/mm°) 1220 :
Pour une épaisseur de copeau hm différente, il faut donc appliquer un facteur de correction Kk, :
1,00 0.69 [0,66 | 0,6 |
De même, suivant la valeur de l'angle de coupe y, il faut appliquer la correction k, suivante :
k, =(1-0,013.7)
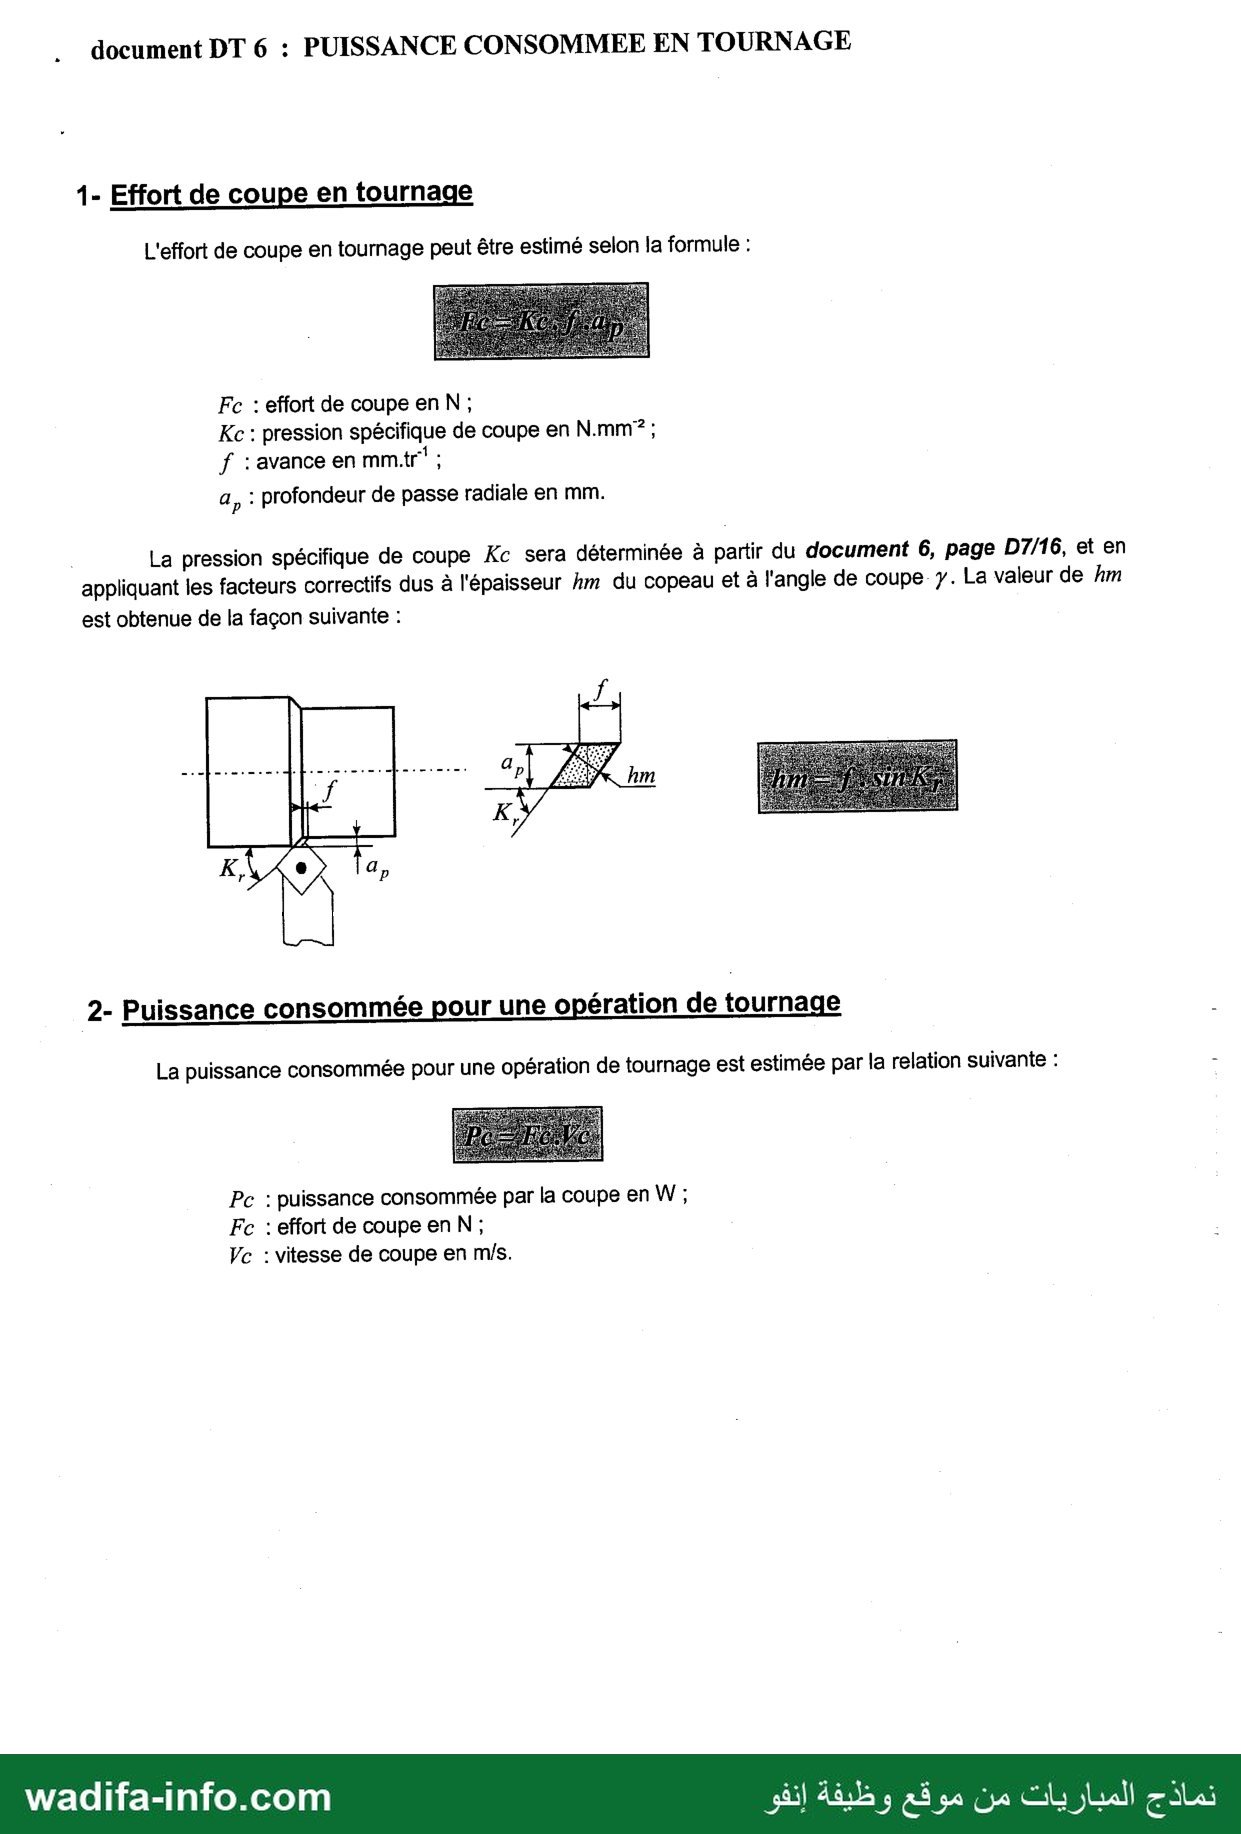
. document DT 6 : PUISSANCE CONSOMMEE EN TOURNAGE
1- Effort de coupe en tournage
L'effort de coupe en tournage peut être estimé selon la formule :
Fc : effort de coupe en N;
Kc : pression spécifique de coupe en N.mm* ;
f : avance en mmitr” ;
a, : profondeur de passe radiale en mm.
La pression spécifique de coupe Æc sera déterminée à partir du document 6, page D7/16, et en
appliquant les facteurs correctifs dus à l'épaisseur hm du copeau et à l'angle de coupe y. La valeur de hm
est obtenue de la façon suivante :
Ke PME
+ "tu ae | ÊK hm PA he
FRERES
K, رق سيا 2
2- Puissance consommée pour une opération de tournage |
La puissance consommée pour une opération de tournage est estimée par la relation suivante : -
Pc : puissance consommée par la coupe en W ;
Fc : effort de coupe en N;
Ve : vitesse de coupe en m/s. ١
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
ses
58 م8
© EceS
2 [9235
8 08 Ds
: o| 2 2 0
: DIE = €
0 2.5 2:
= Eli
: تت © 3
: 7 جح
: _ GO ‘©
n 90 0 C y
٠. £ TL
É 8 3:
1 e 2 2
; 0 ع8
A n o
: 275 >
: x 55 اج
: 5 2 DE
. 1 E © د -
: “© +0( à 3 £
: Z il ©
É Ë | 2ج
È n | él 28
© للا © © O' د
5 ES| 8ج
بع ue .
$ ul 5 5
: 3 css |23. 3 كي :ِ ب
1 2 95382 [ESS E * JE NS: A
: S € © : E5e 0 5 5
: 2 823 :) 58 D الب ل 0
: 0 =on AE ا 0 2 EN =
. 2 0ص : S92 85 Es Se d
H E «© 1029 € à EN = > 8
: : 6 © — D S
H Ce. :1 © © © £ 2 1
. 2 5 a 10 2 5 0 0 ji 3 ا 8
2 els م ذا / ؟ا| و55
© 1 O 8
= 25 2 ® © S 12209 3 Er Î
2 flo SISEs [925 # els م
بجح 60 © ج ان 0 © La
9 حااج 2 6 ré ا
نا ١ج و ا OE &
F ES & ©
“10 w 7
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
حِِ
٠ © 90
FA 2% 0
0 73 +
7 غ8 © £
Sos 8
ما ججح بو
له 5 | 0
س2 00 5
Do] ف Le
ls 5 0+
Ni 5 1
م 2 إن :
و29 ان :
43 03 :
à 0 م :
رب c
2 8 جح زحي
L à. E © 0
Z 5 | 5
E 8 a 8
H > Ô 08
H 7 © 2
٠. Lu £
à 2 سر H x CE
LE © 2 5 :
H 58 £ La CE =
- 2 5 ® 0 :
œ à 2 1
© لنا 3 :
Ë 3 BL
از © £ تنا :
d£| 53 ُ
© = قح :1
9 اد 8
; © للا ©
Lo FR ١
ِ 0 بم
5 5 ل 1
|cse 85, | « 23 :
ce = 8 5 3 33 £ :
جه ويح ورون جو موسا D : 20 : :
A ف oz D 2ت © 0 Hs
ile vo 8 9 © :
+ ببسبيستيسسسث )0 ززرإل إن ل-ممست_سيم a S 2 و : 0 a E :
AT > = ا( زم £ © H “© : © 5 à
2 يا li نح لان الرلا الست سج RUE: 0 à 0 2 :8
ا o © D | I : © اللا
IS = 1 إْ [NS ؟:و5 c|$ - أن :
Z1 © LES — 0 RE — 1 6 7 :
EX PERTE NE É | 3 | ع 2538:3183 ع
NN 1111 * قا NN 2ك 58 a 2 SI>E
FER N (2 | RUN 155° محا El £
F1 © OE K ©
Z. M] E © © 90
© و »> HT
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de Génie mécanique du Concours National Commun (CNC) 2010, filière TSI. Durée : 3 heures, calculatrice autorisée. Support : un centre d'usinage à 6 axes (CU6). Trois parties : système porte-outil (statique, cinématique, hyperstatisme, RDM), système porte-pièce (cinétique, dynamique), étude de fabrication d'un boîtier de roulement en fonte (dureté, conditions de coupe, tolérancement). Le scan est complet (énoncé, DT1 à DT6, DR1 et DR2). Voici une correction proposée.
💡 À retenir : une chaîne ouverte de liaisons à un degré de liberté (porte-outil) est toujours isostatique : h = 0. Pour les spécifications géométriques, répondez toujours aux trois questions : quel élément est tolérancé, par rapport à quelle référence, dans quelle zone.
Partie I — Système porte-outil
Bases : x̄0 = x̄5 = x̄6 = x̄7 ; z̄0 = z̄5 = z̄6 ; θ = θ76, ȳ7 = cos θ ȳ0 + sin θ z̄0, z̄7 = −sin θ ȳ0 + cos θ z̄0.
1.1 Étude statique
1.1.1 — Graphe de structure. Chaîne ouverte : S0 —L5 glissière (O5, x̄5)— S5 —L6 glissière (O6, z̄6)— S6 —L7 pivot (O6, x̄6)— S (= S7 ∪ S8). Efforts extérieurs à faire figurer : F05x̄5 (moteur M05, de S0 sur S5), F56z̄6 (moteur M56, de S5 sur S6), couple C67x̄7 (moteur M67, de S6 sur S), pesanteur sur S5, S6 et S, action de la pièce S4 sur l'outil S8 en M.
1.1.2 — Torseurs transmissibles.
L5 (glissière x̄5) : {τ(S0→S5)} = {Y05ȳ + Z05z̄ ; L05x̄ + M05ȳ + N05z̄} en O5 (X05 = 0).
L6 (glissière z̄6) : {τ(S5→S6)} = {X56x̄ + Y56ȳ ; L56x̄ + M56ȳ + N56z̄} en O6 (Z56 = 0).
L7 (pivot x̄6) : {τ(S6→S)} = {X67x̄ + Y67ȳ + Z67z̄ ; M67ȳ + N67z̄} en tout point de l'axe, par exemple O7 (L67 = 0).
1.1.3 — PFS appliqué à S, en O7, dans R0. Actions : L7 ; couple C67x̄0 ; poids −mg z̄0 en O7 ; action de la pièce R = X48x̄0 + Y48ȳ0 + Z48z̄0 en M avec O7M = e x̄0 + R cos θ ȳ0 + R sin θ z̄0, de moment en O7 :
O7M ∧ R = R(Z48 cos θ − Y48 sin θ)x̄0 + (R X48 sin θ − e Z48)ȳ0 + (e Y48 − R X48 cos θ)z̄0.
Résultante : X67 + X48 = 0 ; Y67 + Y48 = 0 ; Z67 + Z48 − mg = 0.
Moment : C67 + R(Z48 cos θ − Y48 sin θ) = 0 ; M67 + R X48 sin θ − e Z48 = 0 ; N67 + e Y48 − R X48 cos θ = 0.
1.1.4 — Inconnues de L7 (en O7).
X67 = −X48 ; Y67 = −Y48 ; Z67 = mg − Z48 ; M67 = e Z48 − R X48 sin θ ; N67 = R X48 cos θ − e Y48.
La sixième équation donne le couple moteur : C67 = R(Y48 sin θ − Z48 cos θ). En O6, la résultante est la même et les moments s'obtiennent par M(O6) = M(O7) + O6O7 ∧ R67.
1.2 Étude cinématique
1.2.1. {V(S5/S0)} = {0̄ ; μ̇ x̄5} (∀ point) ; {V(S6/S5)} = {0̄ ; δ̇ z̄6} (∀ point) ; {V(S/S6)} = {θ̇ x̄7 ; 0̄} en O7 (ou O6).
1.2.2. V(M, S/R0) = V(M, S/S6) + V(M, S6/S5) + V(M, S5/S0) = θ̇x̄7 ∧ (e x̄7 + R ȳ7) + δ̇z̄0 + μ̇x̄0 = μ̇x̄0 + δ̇z̄0 + Rθ̇ z̄7.
Dans R0 : V(M, S/R0) = μ̇ x̄0 − Rθ̇ sin θ ȳ0 + (δ̇ + Rθ̇ cos θ) z̄0.
1.2.3. Γ(M, S/R0) = μ̈x̄0 + δ̈z̄0 + Rθ̈z̄7 − Rθ̇²ȳ7 (car dz̄7/dt = θ̇x̄7 ∧ z̄7 = −θ̇ȳ7), soit
Γ = μ̈ x̄0 − R(θ̈ sin θ + θ̇² cos θ) ȳ0 + [δ̈ + R(θ̈ cos θ − θ̇² sin θ)] z̄0.
1.3 Hyperstatisme
1.3.1. Nombre de cycles γ = L − S + 1 = 3 − 4 + 1 = 0 : pas d'équation de fermeture (Ec = 0, rc = 0). Ic = 1 + 1 + 1 = 3, donc m = Ic − rc = 3 (μ, δ, θ, toutes utiles).
1.3.2. h = m − Ic + Ec = 3 − 3 + 0 = 0 : système isostatique (une chaîne ouverte l'est toujours).
1.4 Résistance des matériaux
1.4.1. Équilibre de l'outil S8 (poids négligé) : {τ(S7→S8)}I = −{T}I. Transport du moment : MI(T) = MJ + IJ ∧ R = Mtx̄0 + (Mfy − L Fz)ȳ0 + (Mfz + L Fy)z̄0.
Numériquement (N, N·mm) : MI(T) = 106x̄0 + (100 − 200×100)ȳ0 + (150 + 200×(−200))z̄0 = 106x̄0 − 19 900ȳ0 − 39 850z̄0.
{τ(S7→S8)}I = { −100x̄0 + 200ȳ0 − 100z̄0 ; −106x̄0 + 19 900ȳ0 + 39 850z̄0 }.
1.4.2. Torseur de cohésion en G (abscisse x), défini comme l'action de la partie située après G (côté J) sur la partie avant : {Tcoh}G = {T}G, avec GJ = (L − x)x̄0 :
N = 100 N ; Ty = −200 N ; Tz = 100 N ;
Mt = 106 N·mm ; Mfy = 100 − (200 − x)×100 = 100x − 19 900 N·mm ; Mfz = 150 + (200 − x)×(−200) = 200x − 39 850 N·mm (0 ≤ x ≤ 200 mm).
1.4.3. Torsion seule, arbre creux (α = Di/De = 0,7) : τmax = k·Mt(De/2)/I0, avec I0 = πDe⁴(1 − α⁴)/32.
Condition de résistance : k·16Mt/[πDe³(1 − α⁴)] ≤ τe/s.
De³ ≥ 16·k·s·Mt/[πτe(1 − α⁴)] = 16 × 1,5 × 3 × 106/(π × 100 × 0,7599) ≈ 3,02·105 mm³ ⇒ De ≥ 67,1 mm, et Di = 0,7De ≈ 47 mm (par exemple De = 68 mm, Di = 47,6 mm). Le module G ne sert qu'à un calcul de déformation (angle de torsion), non demandé ici.
Partie II — Système porte-pièce
z̄0 = z̄1 = z̄2 ; ȳ1 = sin θ21 x̄2 + cos θ21 ȳ2 ; ȳ2 = ȳ3.
2.1 Étude cinétique
2.1.1. (O3, ȳ3) axe de révolution : tout plan contenant cet axe est plan de symétrie, donc les produits d'inertie sont nuls (matrice diagonale dans toute base contenant ȳ3) et les deux moments relatifs aux axes perpendiculaires à ȳ3 sont égaux : AΣ = CΣ. Relation avec BΣ (réponse probable, l'énoncé demandant une relation entre AΣ et BΣ) : BΣ = ∫(x² + z²)dm = 2∫x²dm, d'où AΣ = BΣ/2 + ∫y²dm, soit AΣ ≥ BΣ/2.
2.1.2. Ω(Σ/R0) = θ̇21z̄2 + θ̇32ȳ2. O3 est sur l'axe de rotation de S2/S1 et sur celui de Σ/S2 : V(O3, Σ/R0) = λ̇ȳ1. O3 étant centre d'inertie, σ(O3) = IO3(Σ)Ω, la matrice gardant la même forme diag(AΣ, BΣ, AΣ) dans R2 :
{C(Σ/R0)}O3 = { mΣλ̇(sin θ21 x̄2 + cos θ21 ȳ2) ; BΣθ̇32 ȳ2 + AΣθ̇21 z̄2 }.
2.2 Étude dynamique
2.2.1 — Graphe. S0 —L1 glissière (O1, ȳ1)— S1 —L2 pivot (O2, z̄2)— S2 —L3 pivot (O3, ȳ2)— Σ ; efforts : F01ȳ1 (M01 sur S1), C12z̄1 (M12 sur S2), C23ȳ2 (M23 sur Σ), action d'usinage de S sur Σ, pesanteur sur chaque solide.
2.2.2. Résultante : mΣΓ(O3) = mΣλ̈ȳ1. Moment (O3 centre d'inertie) : δ(O3) = dσ(O3)/dt|R0, avec dȳ2/dt = θ̇21z̄2 ∧ ȳ2 = −θ̇21x̄2 et dz̄2/dt = 0̄ :
{D(Σ/R0)}O3 = { mΣλ̈(sin θ21 x̄2 + cos θ21 ȳ2) ; −BΣθ̇21θ̇32 x̄2 + BΣθ̈32 ȳ2 + AΣθ̈21 z̄2 }.
2.2.3. Actions sur Σ en O3 : pivot L3 {X23x̄2 + Y23ȳ2 + Z23z̄2 ; L23x̄2 + N23z̄2} ; couple C23ȳ2 ; poids −mΣg z̄2 (z̄0 = z̄2) ; usinage {Xs, Ys, Zs ; Ls, Ms, Ns}. PFD :
X23 = mΣλ̈ sin θ21 − Xs ; Y23 = mΣλ̈ cos θ21 − Ys ; Z23 = mΣg − Zs ;
L23 = −BΣθ̇21θ̇32 − Ls ; N23 = AΣθ̈21 − Ns.
Équation de mouvement (moment sur ȳ2, où la pivot ne transmet rien) : C23 = BΣθ̈32 − Ms.
Partie III — Étude de fabrication
3.1.1 — Essai Brinell (HB). On enfonce dans la surface, sous une charge F maintenue un temps donné (de l'ordre de 10 à 15 s), une bille en acier trempé ou en carbure de diamètre D (souvent 10 mm). On mesure au microscope deux diamètres perpendiculaires de l'empreinte et on prend leur moyenne d. La dureté est le rapport de la charge à l'aire de la calotte sphérique : HB = 2F/[πD(D − √(D² − d²))] (F en kgf ; en newtons on multiplie par 0,102). Plus l'empreinte est petite, plus le matériau est dur.
3.1.2 — Axe numérique. C'est un mouvement de la machine (translation ou rotation d'un organe) dont la position et la vitesse sont pilotées par la commande numérique, avec un actionneur asservi et un capteur de position (boucle fermée), et qui est donc programmable. Désignation normalisée : X, Y, Z pour les translations, A, B, C pour les rotations autour de X, Y, Z.
3.2.1 — Puissance de coupe (ébauche de C, phase 20).
• hm = f sin κr = 0,3 × sin 93° ≈ 0,30 mm ⇒ k1 = 0,89 (DT5).
• γ = 0° ⇒ k2 = 1.
• EN-GJL 250 : Kco = 2100 N/mm² ⇒ Kc = 2100 × 0,89 × 1 = 1869 N/mm².
• Fc = Kc·f·ap = 1869 × 0,3 × 4 ≈ 2243 N.
• Vc = 150 m/min = 2,5 m/s ⇒ Pc = FcVc ≈ 5607 W ≈ 5,6 kW.
3.2.2. Puissance à fournir par le moteur : Pc/η = 5607/0,98 ≈ 5,7 kW < 8 kW : l'usinage est envisageable avec ce tour.
3.3 Métrologie et contrôle (DR1, DR2)
3.3.1 — ⌖ 0,3 C (localisation, spécification de position).
- Élément tolérancé (unique) : la face plane de la collerette repérée par la cote encadrée 10 (cote théoriquement exacte) sur la coupe A-A.
- Élément de référence (unique) : la face plane C de la collerette ; référence spécifiée simple : le plan C, plan tangent extérieur matière à cette surface.
- Zone de tolérance (simple) : espace compris entre deux plans parallèles distants de 0,3 mm.
- Contraintes : ces plans sont parallèles à C et disposés symétriquement de part et d'autre du plan théorique situé à 10 mm de C.
- Condition de conformité : la surface réelle tolérancée doit être entièrement comprise dans cette zone.
3.3.2 — ◎ ⌀0,05 A (coaxialité, spécification de position).
- Élément tolérancé (unique) : l'axe réel de l'alésage Ø120 R7 Ⓔ.
- Élément de référence (unique) : la surface cylindrique Ø150 f7 ; référence spécifiée simple A : l'axe du cylindre associé à cette surface (cylindre circonscrit de diamètre minimal).
- Zone de tolérance (simple) : un cylindre de diamètre 0,05 mm.
- Contraintes : l'axe de ce cylindre est confondu avec la référence A.
- Condition de conformité : l'axe réel de l'alésage Ø120 doit être entièrement contenu dans ce cylindre.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: المواقع الرسمية للمؤسسات (نسخ أرشيفية من Wayback Machine)