
نموذج المباراة الوطنية المشتركة CNC 2018: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1737/نموذج-المباراة-الوطنية-المشتركة-CNC-2018-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2018)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2018
- عدد الصفحات
- 24
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
Concours National Commun Filière : MP Session 2018
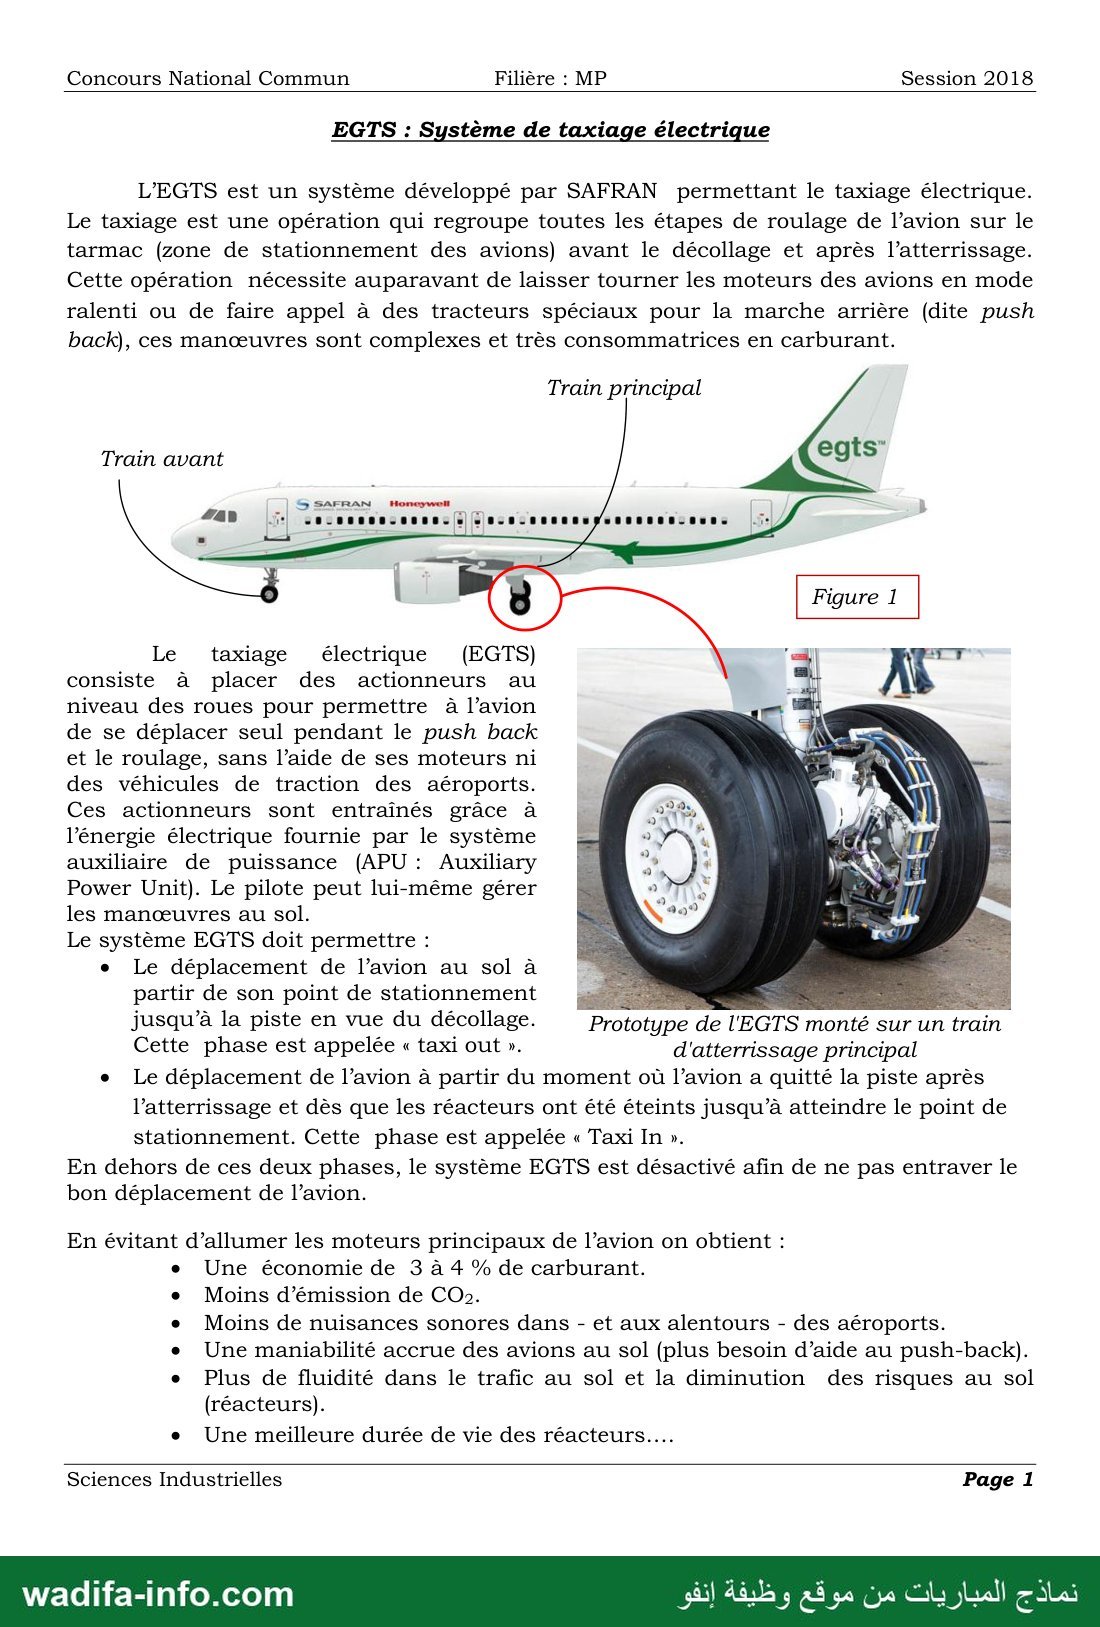
EGTS : Système de taxiage électrique
L’EGTS est un système développé par SAFRAN permettant le taxiage électrique.
Le taxiage est une opération qui regroupe toutes les étapes de roulage de l’avion sur le
tarmac (zone de stationnement des avions) avant le décollage et après l'atterrissage.
Cette opération nécessite auparavant de laisser tourner les moteurs des avions en mode
ralenti ou de faire appel à des tracteurs spéciaux pour la marche arrière (dite push
back), ces manœuvres sont complexes et très consommatrices en carburant.
Train principal
Train avant
Le taxiage électrique (EGTS)
consiste à placer des actionneurs au
niveau des roues pour permettre à l’avion
de se déplacer seul pendant le push back
et le roulage, sans l’aide de ses moteurs ni
des véhicules de traction des aéroports.
Ces actionneurs sont entraînés grâce à
l’énergie électrique fournie par le système
auxiliaire de puissance (APU : Auxiliary
Power Unit). Le pilote peut lui-même gérer
les manœuvres au sol.
Le système EGTS doit permettre :
e Le déplacement de l’avion au sol à
partir de son point de stationnement = SE = : ..
jusqu’à la piste en vue du décollage. Prototype de l'EGTS monté sur un train
Cette phase est appelée « taxi out ». d'atterrissage principal
e Le déplacement de l’avion à partir du moment où l’avion a quitté la piste après
l’atterrissage et dès que les réacteurs ont été éteints jusqu’à atteindre le point de
stationnement. Cette phase est appelée « Taxi In ».
En dehors de ces deux phases, le système EGTS est désactivé afin de ne pas entraver le
bon déplacement de l’avion.
En évitant d’allumer les moteurs principaux de l’avion on obtient :
e Une économie de 3 à 4 % de carburant.
Moins d’émission de CO».
Moins de nuisances sonores dans - et aux alentours - des aéroports.
Une maniabilité accrue des avions au sol (plus besoin d’aide au push-back).
Plus de fluidité dans le trafic au sol et la diminution des risques au sol
(réacteurs).
e Une meilleure durée de vie des réacteurs.
Sciences Industrielles Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière : MP Session 2018
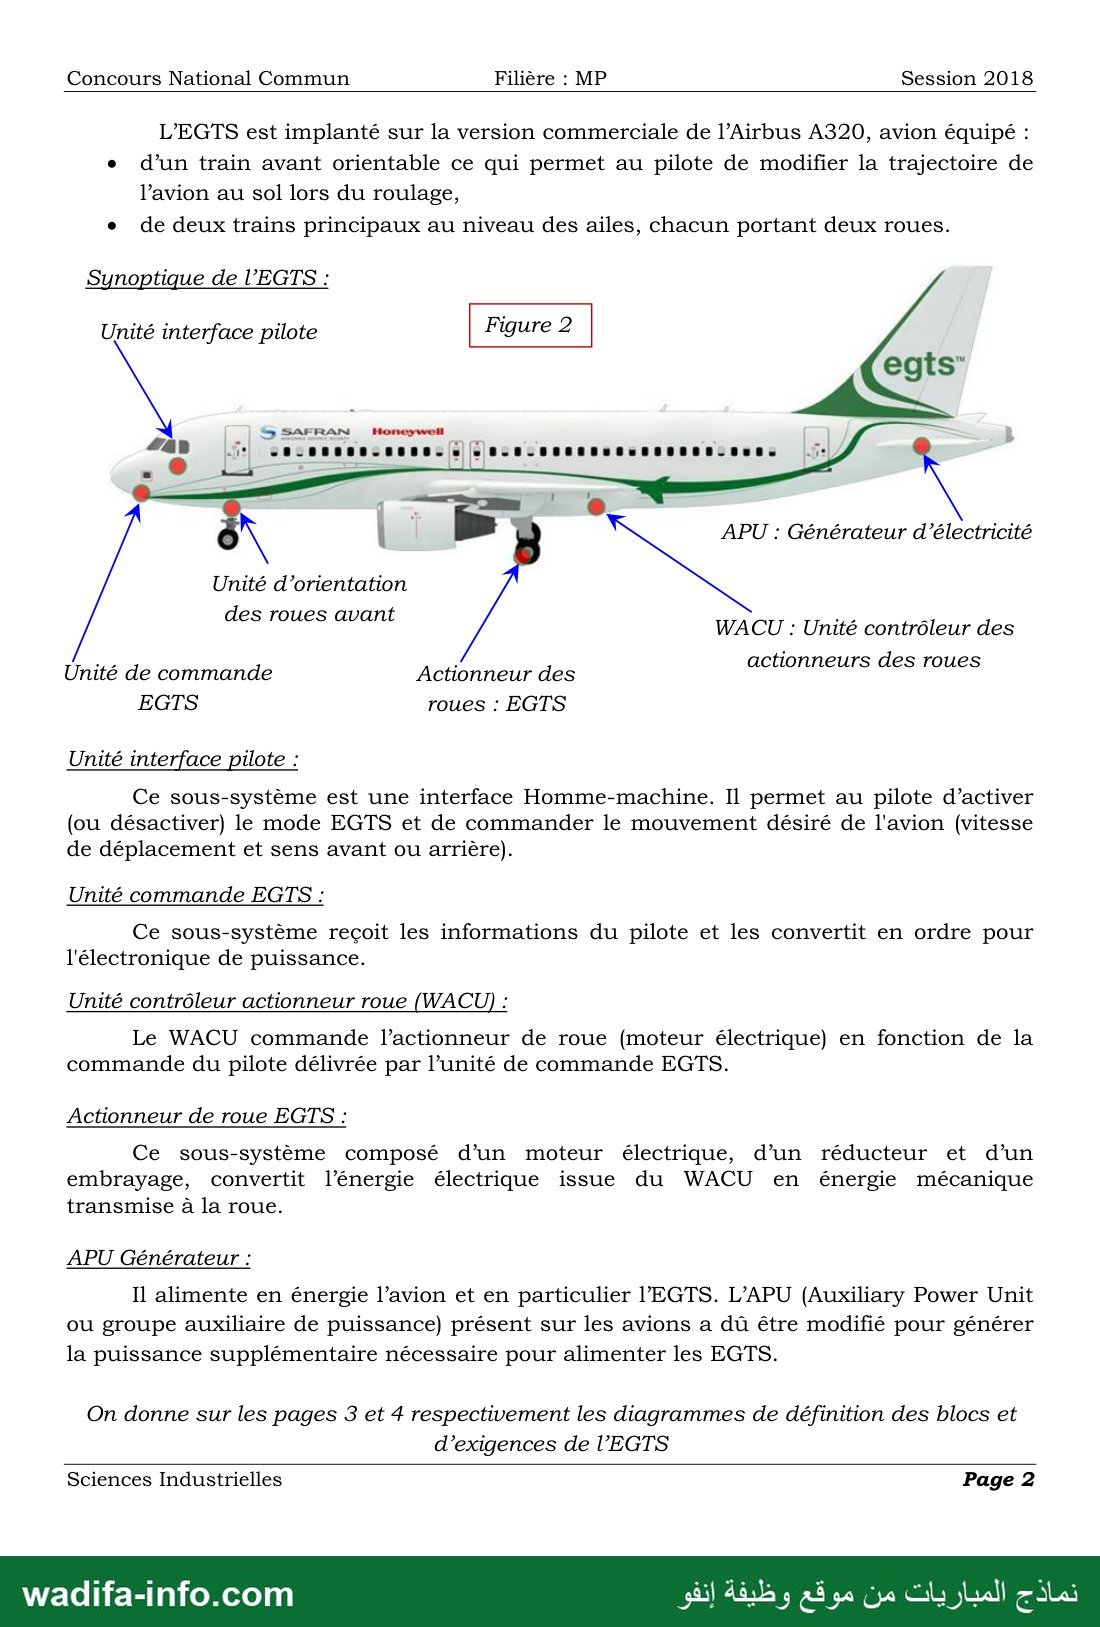
L’EGTS est implanté sur la version commerciale de l’Airbus A320, avion équipé :
e d’un train avant orientable ce qui permet au pilote de modifier la trajectoire de
l’avion au sol lors du roulage,
e de deux trains principaux au niveau des ailes, chacun portant deux roues.
Synoptique de l’EGTS :
Unité interface pilote
Nu 6015“
= = APU : Générateur d’électricité
Unité d’orientation
DOS FOHOS GIINE WACU : Unité contrôleur des
Unité de commande Actionneur des ACHORRONTS JESHOUES
EGTS roues : EGTS
Unité interface pilote :
Ce sous-système est une interface Homme-machine. Il permet au pilote d’activer
(ou désactiver) le mode EGTS et de commander le mouvement désiré de l'avion (vitesse
de déplacement et sens avant ou arrière).
Unité commande EGTS :
Ce sous-système reçoit les informations du pilote et les convertit en ordre pour
l'électronique de puissance.
Unité contrôleur actionneur roue (WACU) :
Le WACU commande l’actionneur de roue (moteur électrique) en fonction de la
commande du pilote délivrée par l’unité de commande EGTS.
Actionneur de roue EGTS :
Ce sous-système composé d’un moteur électrique, d’un réducteur et d’un
embrayage, convertit l’énergie électrique issue du WACU en énergie mécanique
transmise à la roue.
APU Générateur :
Il alimente en énergie l’avion et en particulier 110615. L’APU (Auxiliary Power Unit
ou groupe auxiliaire de puissance) présent sur les avions a dû être modifié pour générer
la puissance supplémentaire nécessaire pour alimenter les EGTS.
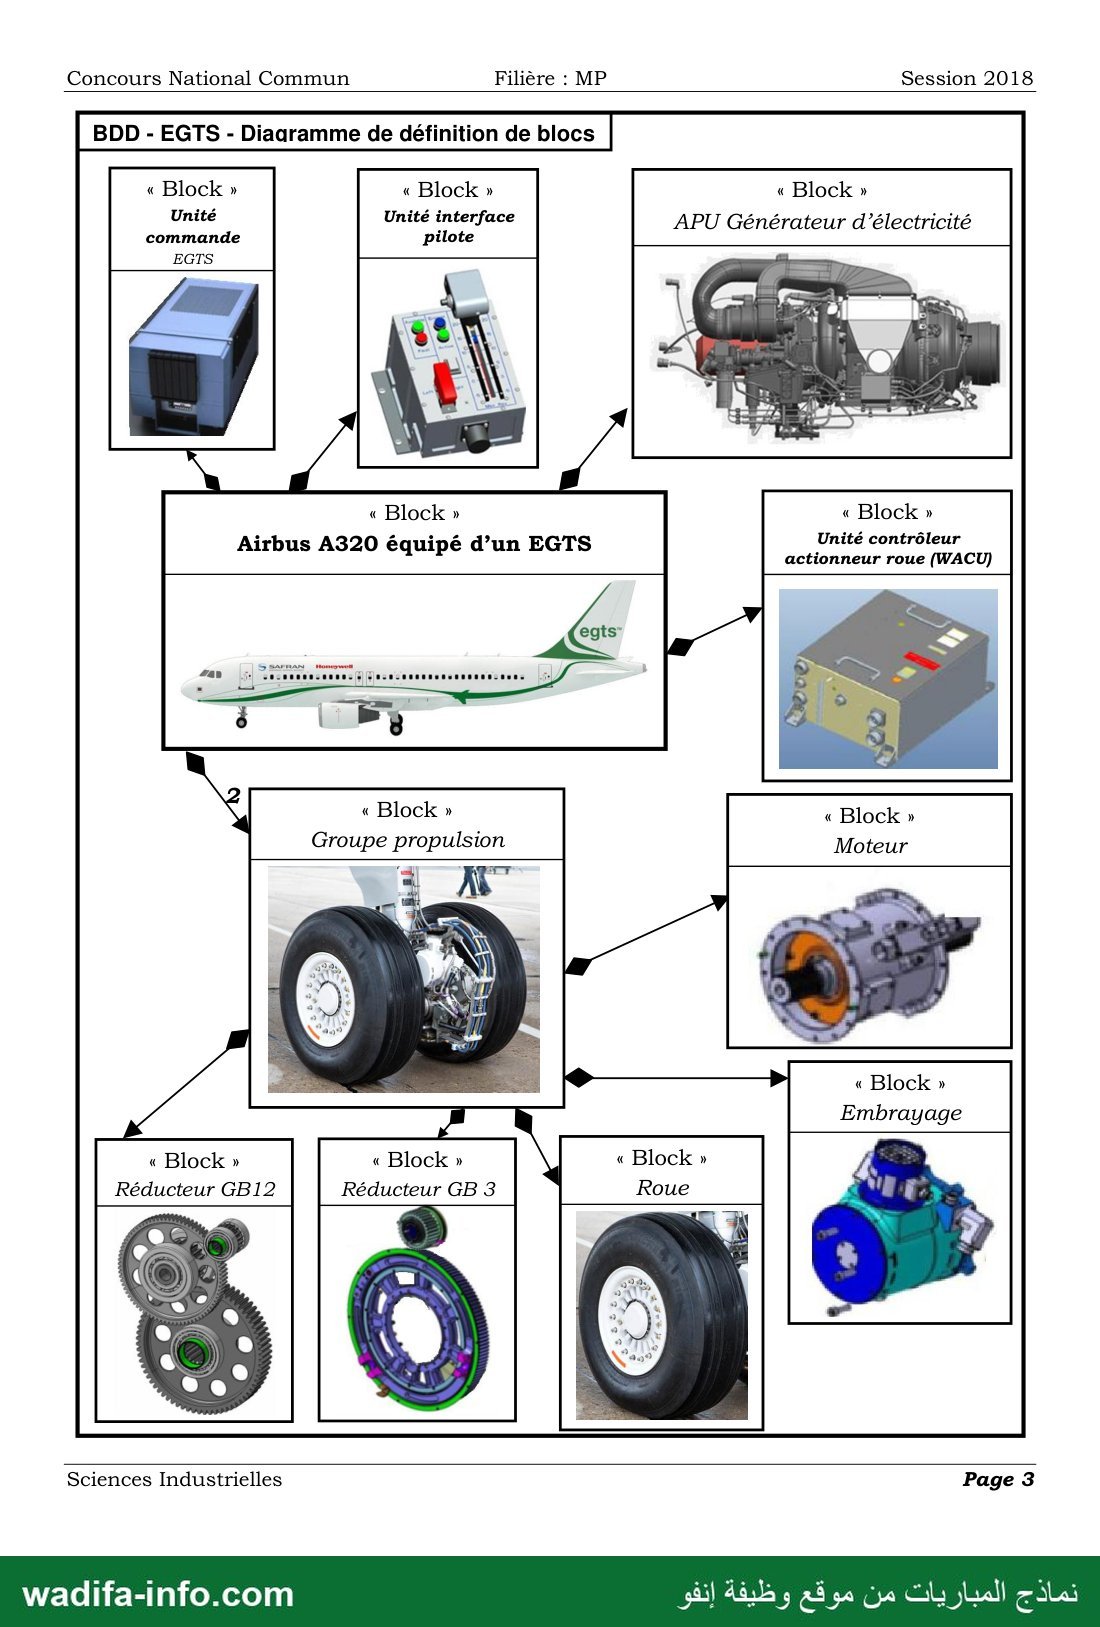
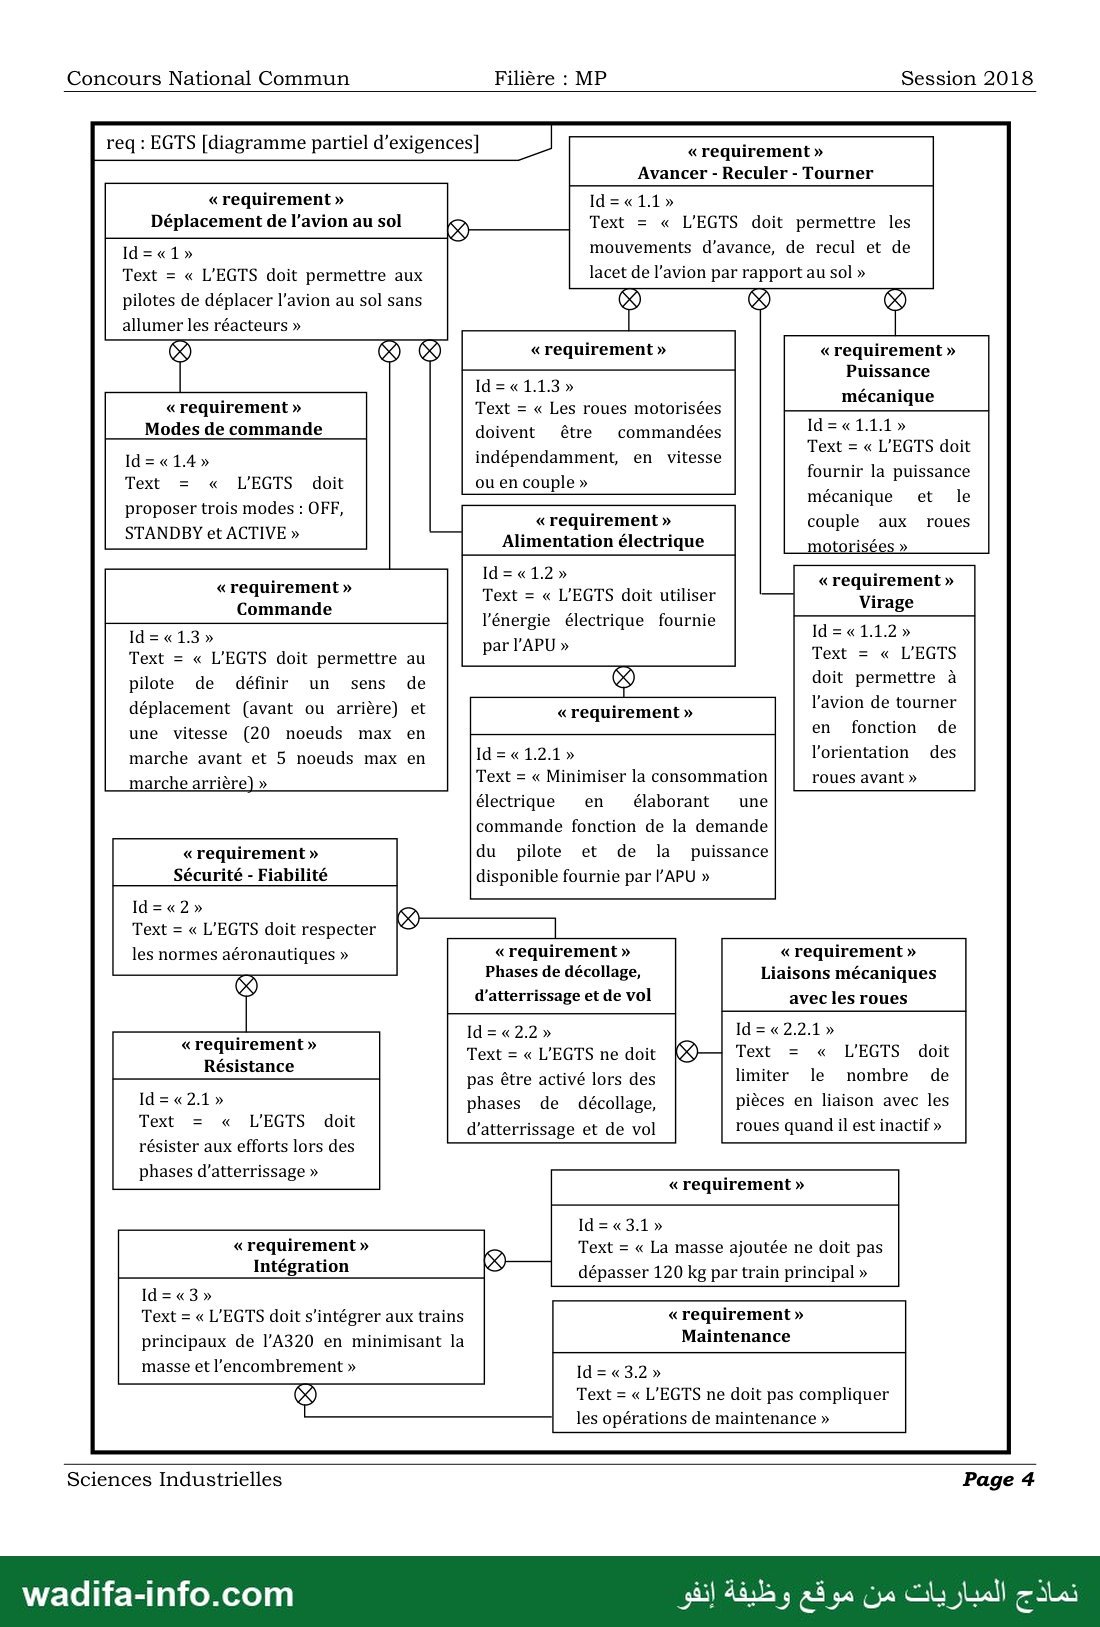
On donne sur les pages 3 et 4 respectivement les diagrammes de définition des blocs et
d’exigences de l’EGTS
Sciences Industrielles Page 2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière : MP Session 2018
BDD - EGTS - Diaaramme de définition de blocs
« Block » « Block » « Block »
Unité Unité interface APU Générateur d’électricité
commande
EGTS
« Block » « Block »
Airbus A320 équipé d’un EGTS Unité contrôleur
actionneur roue (WACU)
مسمس مومع S
ب دن لل ليلدل كد اننا لنننن ند ا
« Block «
Groupe propulsion
71
« Block « « Block » « Block »
Réducteur GB12 Réducteur GB 3
Sciences Industrielles Page 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière : MP Session 2018
req : EGTS [diagramme partiel d’exigences] «requirement »
Avancer - Reculer - Tourner
« requirement » Id=«11»
Déplacement de l’avion au sol 9 Text = » 1852615 doit permettre les
Id=«1» mouvements d'avance, de recul et de
Text = « L’EGTS doit permettre aux lacet de l'avion par rapport au sol »
pilotes de déplacer l'avion au sol sans 00 00
allumer les réacteurs »
9 «requirement » «requirement »
Puissance
«requirement » Text = « Les roues motorisées
Modes de commande doivent être commandées ld = « 1.1.1 »
Text = « L'EGTS doit
fournir la puissance
mécanique
Id = « 1.4 » indépendamment, en vitesse
Text = « L’EGTS doit ou en couple » LS
mécanique et 6
proposer trois modes : OFF, A
« requirement » couple aux roues
STANDBY cHACHVE» Alimentation électrique mMotoriséos»
: » 16011116112611] »
Commande 8
l'énergie électrique fournie 10» «
l’'APU A
Text = « 11852615 doit permettre au pat » Text = » 65
de 4 doit permettre à
pilote de définir un sens
déplacement (avant ou arrière) et «requirement »
une vitesse (20 noeuds max en
l'avion de tourner
en fonction de
Id=«1.2.1» l'orientation des
Text = « Minimiser la consommation roues avant »
électrique en élaborant une
commande fonction de la demande
marche avant et 5 noeuds max en
«requirement » du pilote et de la puissance
Sécurité - Fiabilité disponible fournie par l’APU »
Text = « L’EGTS doit respecter
les normes aéronautiques » « requirement » « requirement »
Phases de décollage, Liaisons mécaniques
d’atterrissage et de vol avec les roues
Text = « L’EGTS ne doit Text = « L'EGTS doit
pas être activé lors des limiter le nombre de
Id=«2.1» phases de décollage, pièces en liaison avec les
Text = » L'EGTS doit d'atterrissage et de vol roues quand il est inactif »
résister aux efforts lors des
phases d'atterrissage »
«requirement »
Résistance
« requirement » Text = « La masse ajoutée ne doit pas
Intégration dépasser 120 kg par train principal »
Text = « L’EGTS doit s'intégrer aux trains
principaux de l’A320 en minimisant la Maintenance
masse et l'encombrement » ld=«32»
Text = « L’EGTS ne doit pas compliquer
les opérations de maintenance »
Sciences Industrielles Page 4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Filière : MP Session 2018
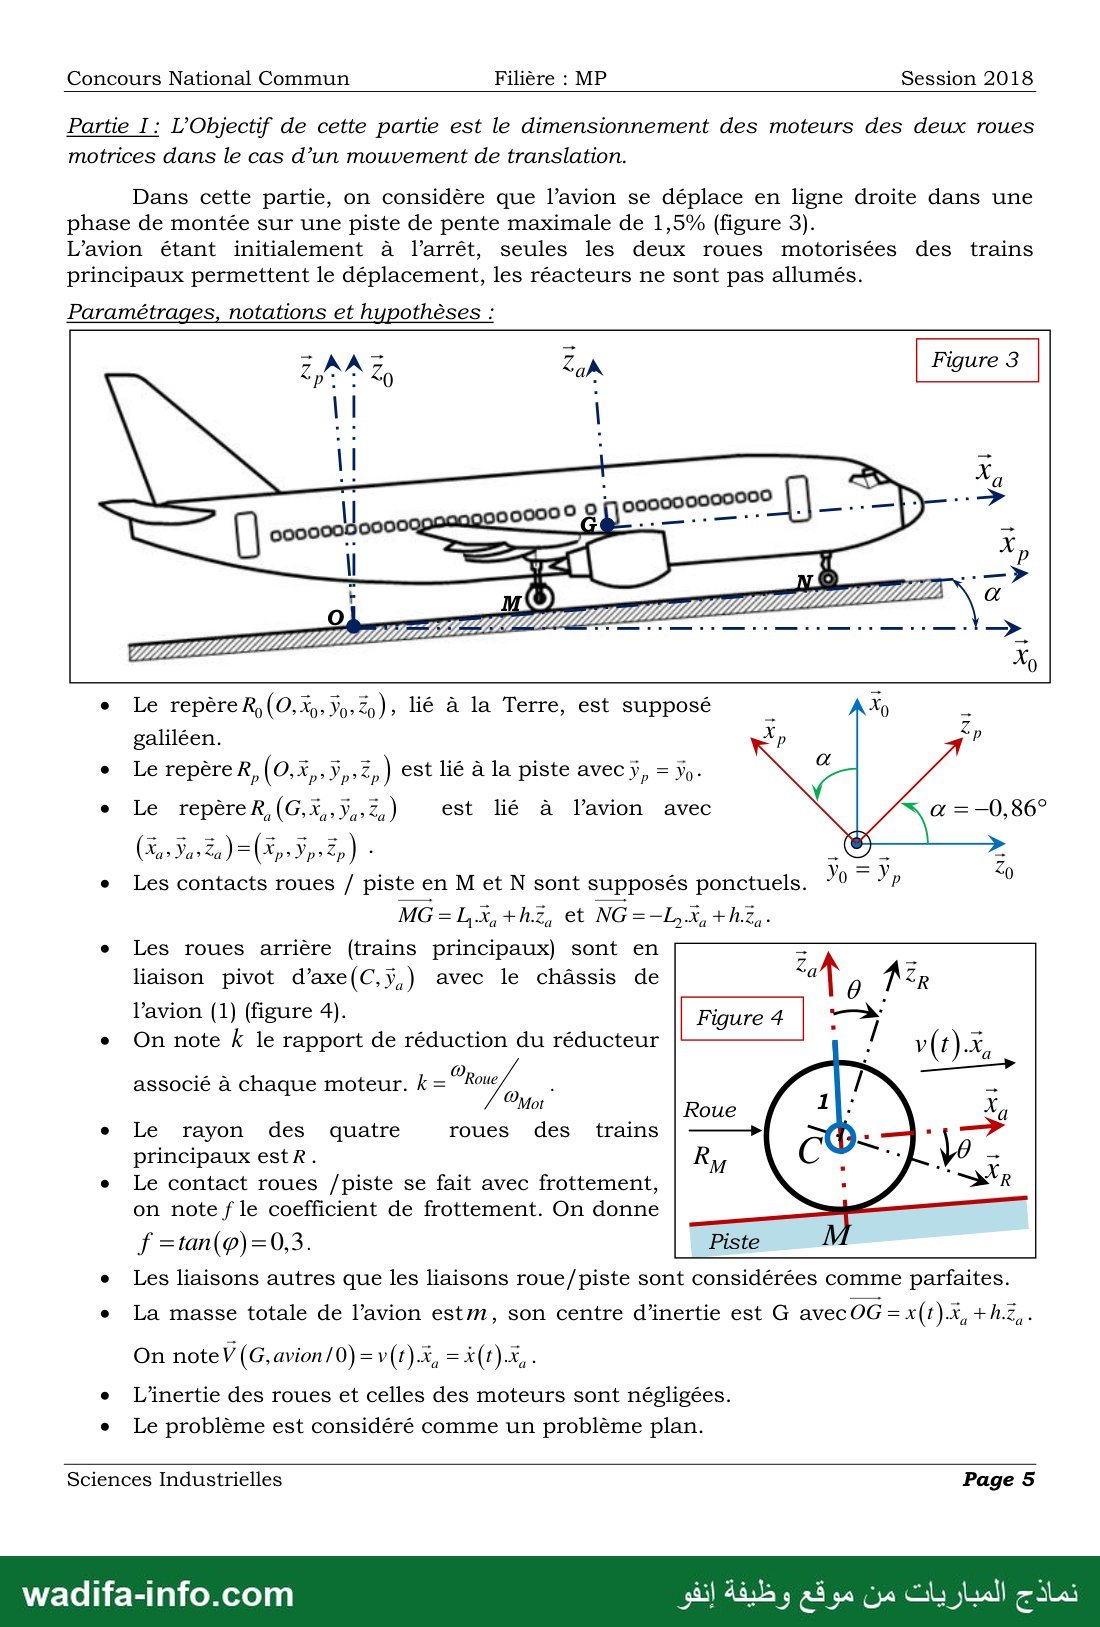
Partie I: L’Objectif de cette partie est le dimensionnement des moteurs des deux roues
motrices dans le cas d’un mouvement de translation.
Dans cette partie, on considère que l’avion se déplace en ligne droite dans une
phase de montée sur une piste de pente maximale de 1,5% (figure 3).
L’avion étant initialement à l’arrêt, seules les deux roues motorisées des trains
principaux permettent le déplacement, les réacteurs ne sont pas allumés.
Paramétrages, notations et hypothèses :
e Le repère R,(O,%. 59.2), lié à la Terre, est supposé
galiléen.
e LerepèreR, (0, رجو او ) est lié à la piste avec y, = yo -
e Le repèreR,(G,X,.ÿ,.2,) est lié à l’avion avec
e Les contacts roues / piste en M et N sont supposés ponctuels.
e Les roues arrière (trains principaux) sont en =
liaison pivot d’axe(C,ÿ,) avec le châssis de cat, 0 م77
l’avion (1) (figure 4). Figure 4 اي
e On note k le rapport de réduction du réducteur /
x 00 1 عضا
associé à chaque moteur. k= “Roue ‘
ميرف
e يآ rayon des quatre roues des trains
principaux estR.
e Le contact roues /piste se fait avec frottement,
on note f le coefficient de frottement. On donne
e Les liaisons autres que les liaisons roue/piste sont considérées comme parfaites.
e La masse totale de l’avion estm, son centre d’inertie est G avec 06 م + رد(
e L'’inertie des roues et celles des moteurs sont négligées.
e Le problème est considéré comme un problème plan.
Sciences Industrielles Page 5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière : MP Session 2018
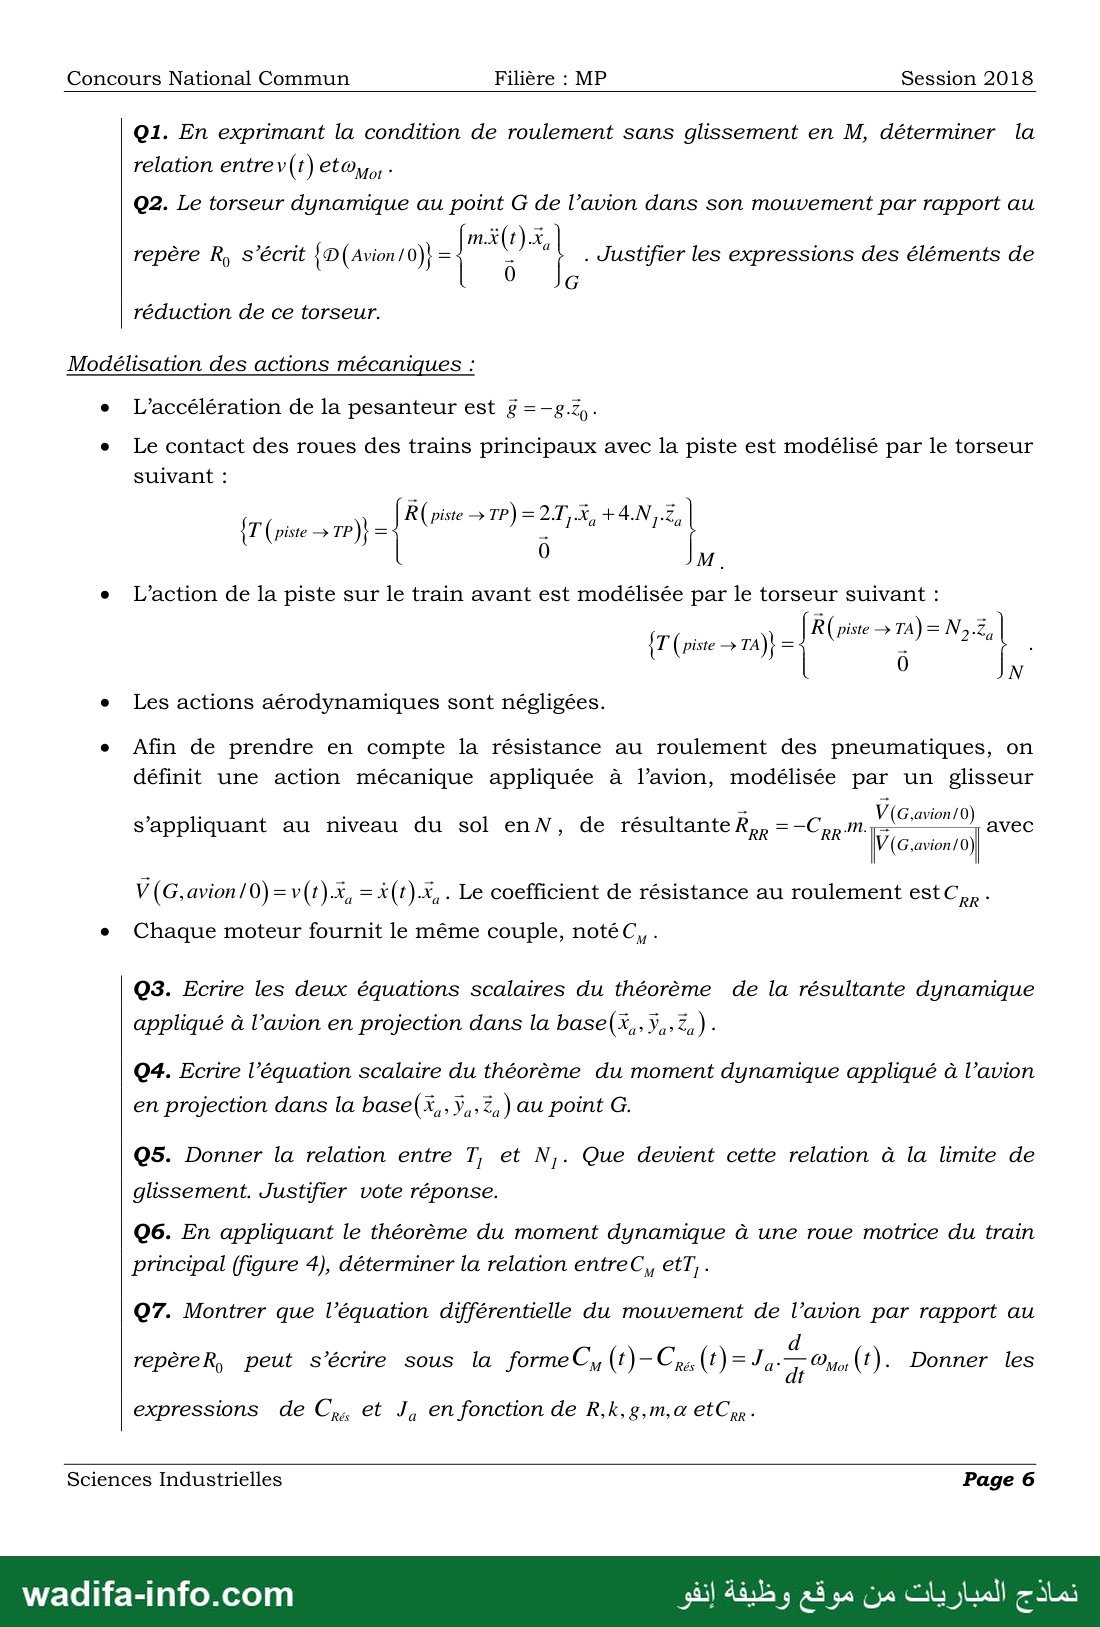
Q1. En exprimant la condition de roulement sans glissement en M, déterminer la
relation entrev(t)et@, -
Q2. Le torseur dynamique au point G de l’avion dans son mouvement par rapport au
repère R, s’écrit وه (Avion / 0)} = | 1 | . Justifier les expressions des éléments de
réduction de ce torseur.
Modélisation des actions mécaniques :
e L’accélération de la pesanteur est g =—g.% -
e Le contact des roues des trains principaux avec la piste est modélisé par le torseur
suivant :
0 M
e L'action de la piste sur le train avant est modélisée par le torseur suivant :
R( piste › TA)= N,.Z
4 PESTE dé dt
0 N
e Les actions aérodynamiques sont négligées.
e Afin de prendre en compte la résistance au roulement des pneumatiques, on
définit une action mécanique appliquée à l’avion, modélisée par un glisseur
s’appliquant au niveau du sol enN, de résultante Ra, =-C Yon)
M.= avec
RR V (
G,avion/0 )
V(G,avion/0)=v(t).à, = *(t).À, . Le coefficient de résistance au roulement est pr
e Chaque moteur fournit le même couple, 2016 .
03. Ecrire les deux équations scalaires du théorème de la résultante dynamique
appliqué à l’avion en projection dans la base(X,» ÿ4›Za) -
04. Ecrire l’équation scalaire du théorème du moment dynamique appliqué à l’avion
en projection dans la base(X, Y4» 4 ) AU point ©
QS. Donner la relation entre T, et N,. Que devient cette relation à la limite de
glissement. Justifier vote réponse.
Q6. En appliquant le théorème du moment dynamique à une roue motrice du train
principal (figure 4), déterminer la relation entreC, etT,.
07. Montrer que l’équation différentielle du mouvement de l’avion par rapport au
repèreR, peut s’écrire sous la forme 9 0) لج 0 ) =J 7 مره 0) . Donner les
expressions de من et J, en fonction de R,k,g,m,a ©
Sciences Industrielles Page 6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Filière : MP Session 2018
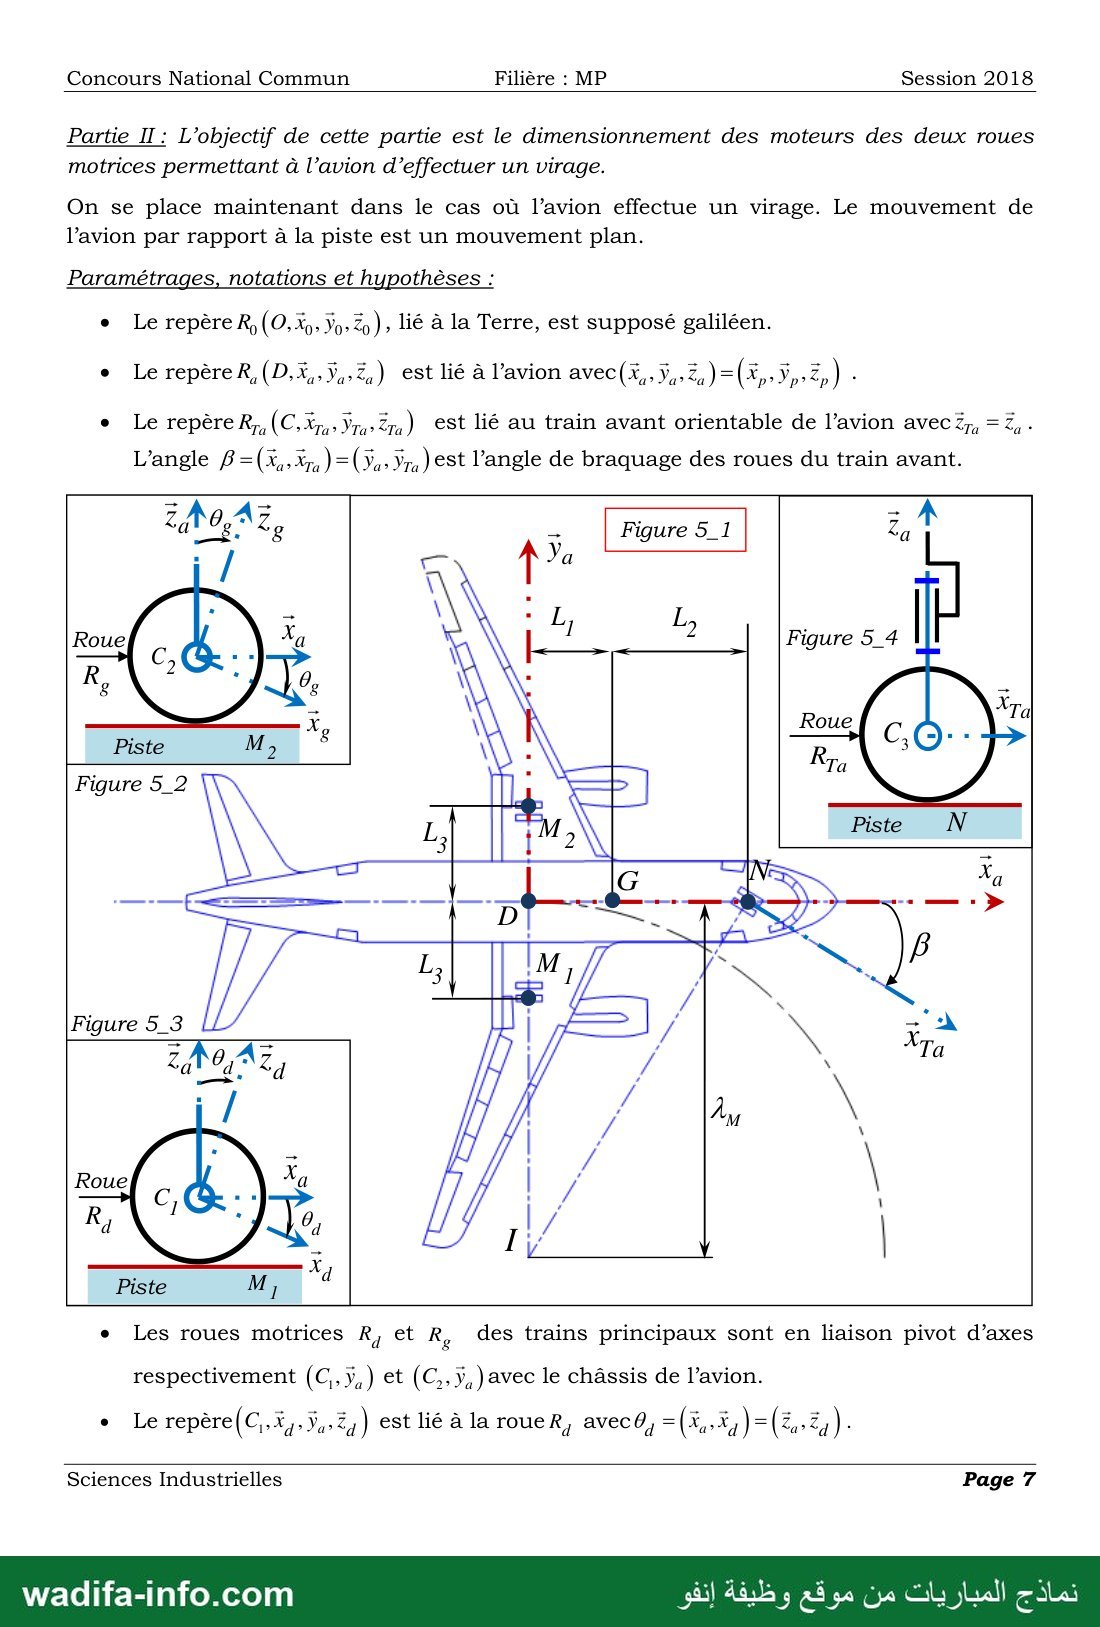
Partie II: L’objectif de cette partie est le dimensionnement des moteurs des deux roues
motrices permettant à l’avion d’effectuer un virage.
On se place maintenant dans le cas où l’avion effectue un virage. Le mouvement de
l’avion par rapport à la piste est un mouvement plan.
Paramétrages, notations et hypothèses :
e Le repère R, (O,X» Yo» ) » lié à la Terre, est supposé galiléen.
e LerepèreR,(D,X,.ÿ,2%,) est lié à l’avion avec(X,. Y4» 24 ) = (à, 35 ) .
e Le repèreR, (C.X7,Ym»Em) Est lié au train avant orientable de l’avion avec ور = à, -
L’angle B=(X;›Xm )=(Fa› Fr) est l’angle de braquage des roues du train avant.
e Les roues motrices R, et R, des trains principaux sont en liaison pivot d’axes
respectivement (C,.ÿ,) et (C,, ÿ, ) avec le châssis de l’avion.
e Le repère (C, مول در est lié à la 201167 avecO, = ول م ) = ( EE ) :
Sciences Industrielles Page 7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Filière : MP Session 2018
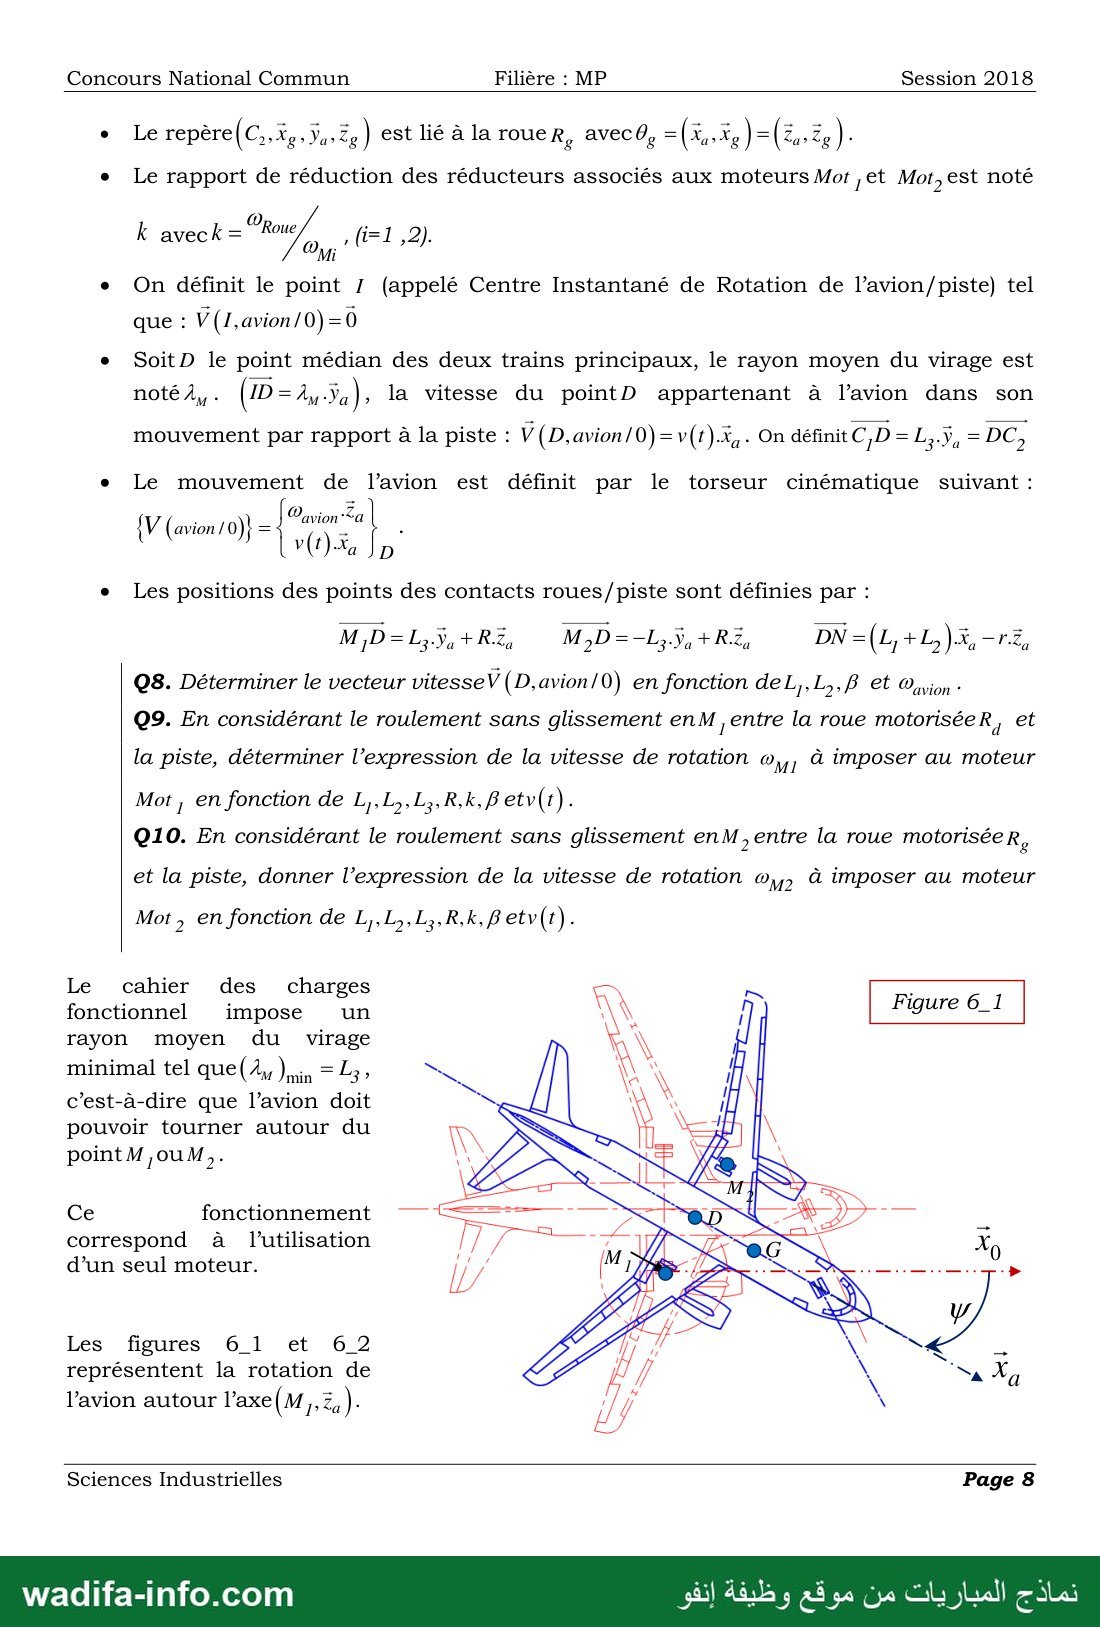
e Le repère 21 وتدوال مول ) est lié à la roue r, avecO, = (à A ) = ( En Es ) ;
e Le rapport de réduction des réducteurs associés aux moteurs Mot jet Mor, est noté
2
e On définit le point 7 (appelé Centre Instantané de Rotation de l’avion/piste) tel
que : V(I,avion/0) =0
e SoitD le point médian des deux trains principaux, le rayon moyen du virage est
noté À, - اللا ص , la vitesse du pointD appartenant à l'avion dans son
mouvement par rapport à la piste : V (D,avion/0)=v(t).X; - On définit C, D = L,.ÿ, = DC,
e Le mouvement de l’avion est définit par le torseur cinématique suivant :
; و00 جع La
e Les positions des points des contacts roues/piste sont définies par :
08. Déterminer le vecteur vitesseV (D,avion/0) en fonction deL,,L,,B et O,vion -
Q9. En considérant le roulement sans glissement enM entre la roue motoriséeR, et
la piste, déterminer l’expression de la vitesse de rotation زمره à imposer au moteur
Mot , en fonction de L,,L,,L,,R,k,Betv(t).
Q10. En considérant le roulement sans glissement enM, entre la roue motorisée R,
et la piste, donner l’expression de la vitesse de rotation زيرت à imposer au moteur
Mot , en fonction de L,,L,,L,,R,k,Betv(t).
Le cahier des charges CO = 1
; ; \\ 4 Figure 6_1
fonctionnel impose un ف =
rayon moyen du virage ينا
min 7 L3 ? 5
c’est-à-dire que l’avion doit
pouvoir tourner autour du
pointM,ouM,.
minimal tel que(4, )
Ce fonctionnement
correspond à l’utilisation
d’un seul moteur.
Les figures 6-1 et 2
représentent la rotation de
l’avion autour l’axe (M, 5; ) ;
Sciences Industrielles Page 8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Filière : MP Session 2018
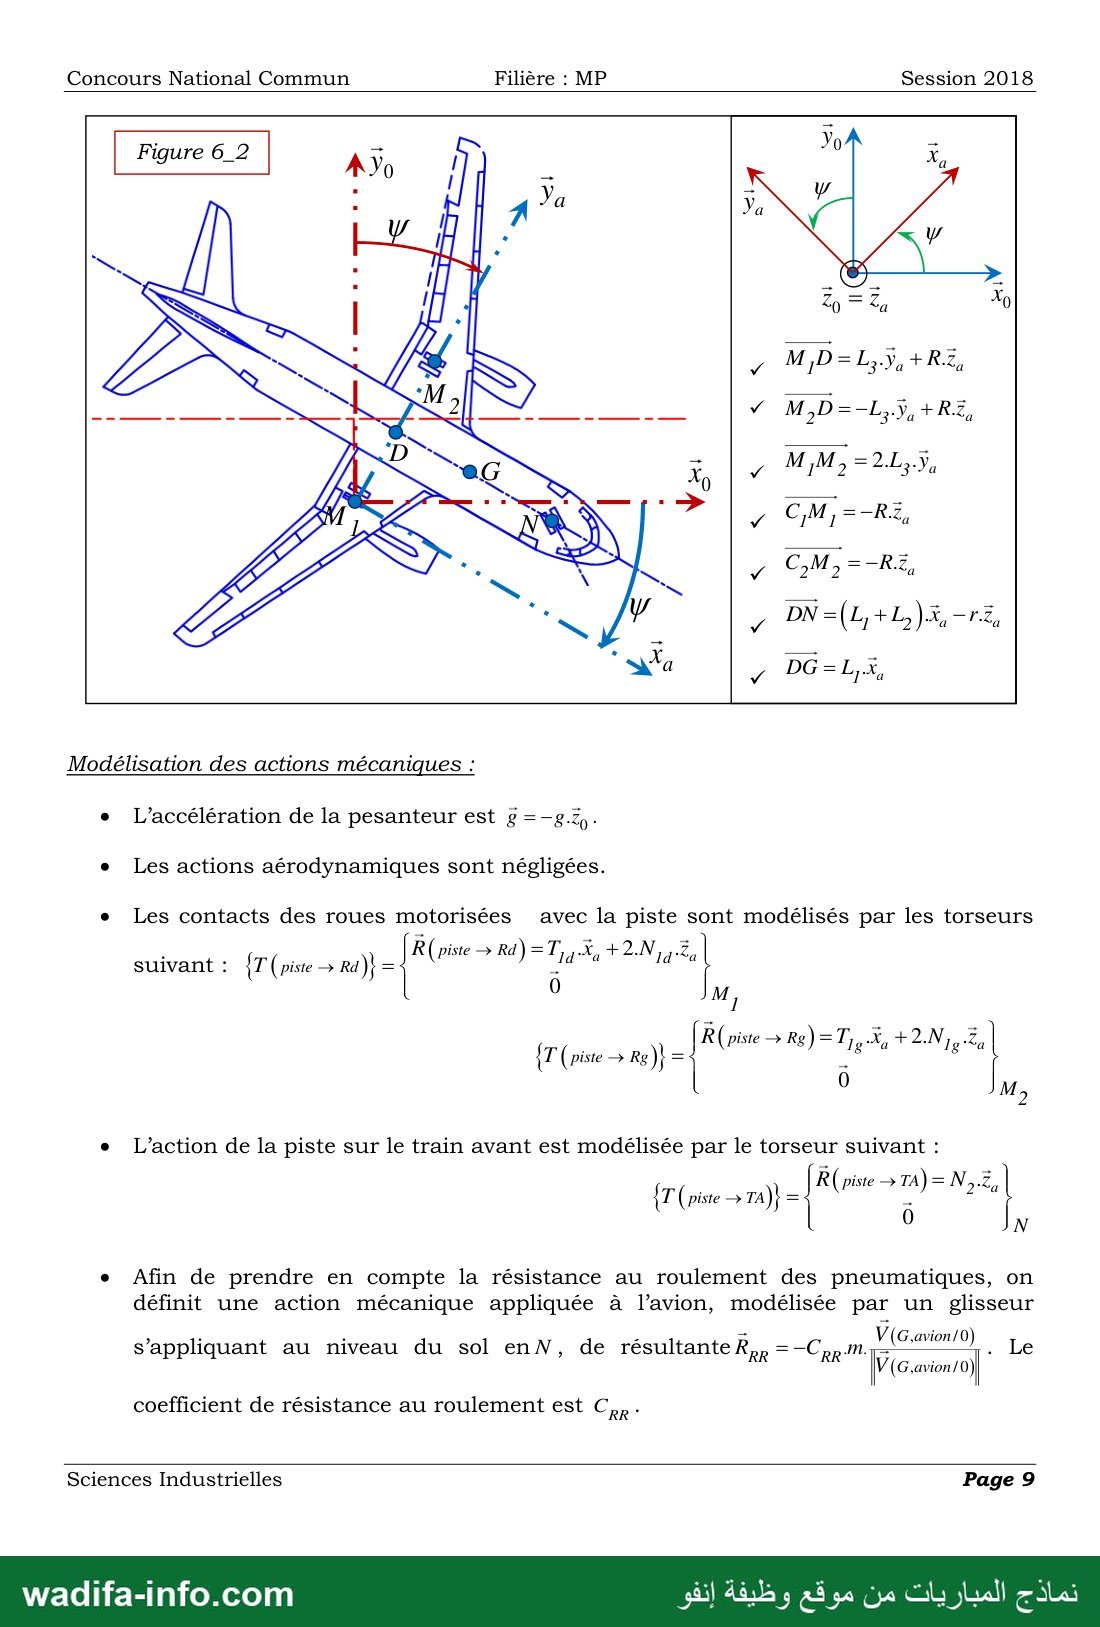
Modélisation des actions mécaniques :
e L’accélération de la pesanteur est g =—g.% -
e Les actions aérodynamiques sont négligées.
e Les contacts des roues motorisées avec la piste sont modélisés par les torseurs
: R piste › Rd} = T ES +2.N =
suivant : {T (piste › Rd)} = ( ) م 174
0 M
1
0
{T (piste › Rs)} 5
e L'action de la piste sur le train avant est modélisée par le torseur suivant :
{r ( piste › 7A)} = | ( prise 70) 2 Za |
0 N
e Afin de prendre en compte la résistance au roulement des pneumatiques, on
définit une action mécanique appliquée à l’avion, modélisée par un glisseur
s’appliquant au niveau du sol enN, de résultante وم =-Cpp-M. Vic ant) ملز
V(G,avion/0)
coefficient de résistance au roulement est hp
Sciences Industrielles Page 9
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Filière : MP Session 2018
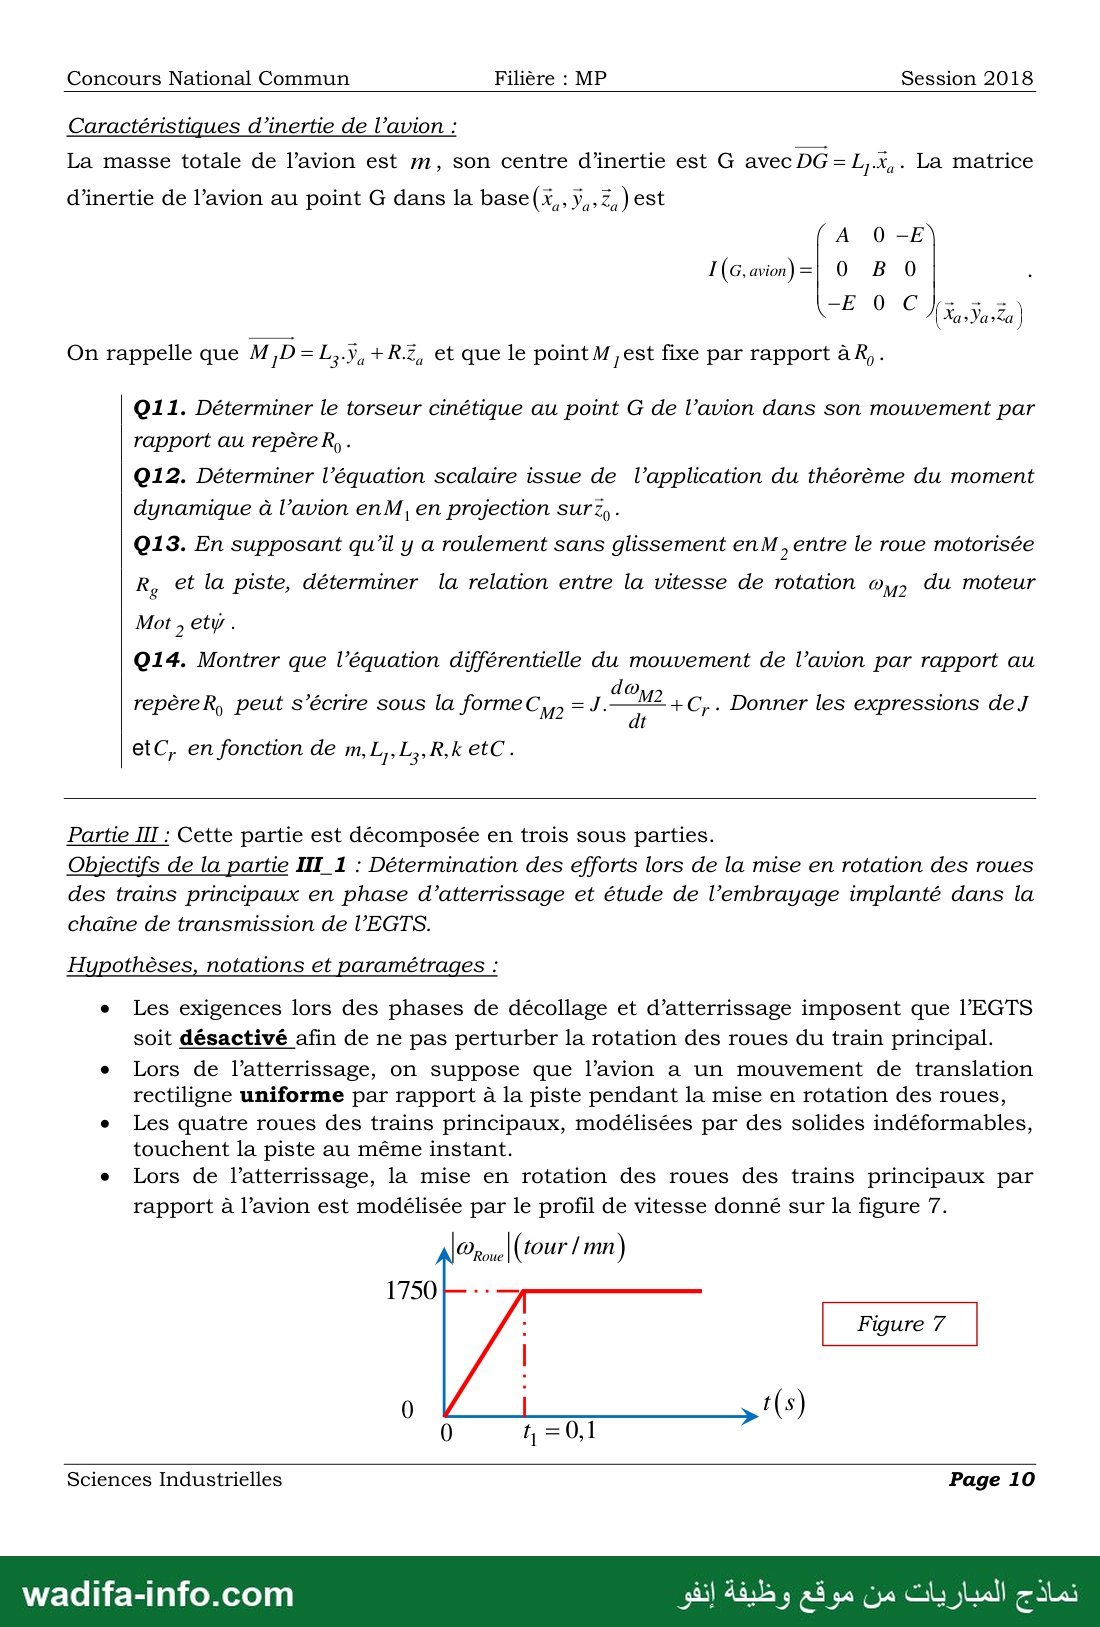
Caractéristiques d’inertie de l’avion :
La masse totale de l’avion est m, son centre d’inertie est G avec DG = L,.x . La matrice
d’inertie de l’avion au point G dans la base(X,. ÿ,. 2, ) est
A 0 -E
I(G.avion)=| 0 B 0
—E 0 C
On rappelle que M,D = L..y, +R.Z, et que le point M أي ر fixe par rapport à R, .
©0171. Déterminer le torseur cinétique au point G de l’avion dans son mouvement par
rapport au repère R, .
Q12. Déterminer l’équation scalaire issue de l’application du théorème du moment
dynamique à l’avion enM, en projection surz, .
Q13. En supposant qu’il y a roulement sans glissement enM, entre le roue motorisée
R, et la piste, déterminer la relation entre la vitesse de rotation وير du moteur
Mot , ety.
014. Montrer que l’équation différentielle du mouvement de l’avion par rapport au
; dœ ÿ
repèreR, peut s’écrire sous la formeC,, = J. Ma + C,. Donner les expressions de J
etC, en fonction de m, L,,L,,R,ketC.
Partie III : Cette partie est décomposée en trois sous parties.
Objectifs de la partie III_1 : Détermination des efforts lors de la mise en rotation des roues
des trains principaux en phase d’atterrissage et étude de l’embrayage implanté dans la
chaîne de transmission de l’EGTS.
Hypothèses, notations et paramétrages :
e Les exigences lors des phases de décollage et d’atterrissage imposent que l’EGTS
soit désactivé afin de ne pas perturber la rotation des roues du train principal.
e Lors de l’atterrissage, on suppose que l’avion a un mouvement de translation
rectiligne uniforme par rapport à la piste pendant la mise en rotation des roues,
e Les quatre roues des trains principaux, modélisées par des solides indéformables,
touchent la piste au même instant.
e Lors de l'atterrissage, la mise en rotation des roues des trains principaux par
rapport à l’avion est modélisée par le profil de vitesse donné sur la figure 7.
( tour/mn )
Roue
Sciences Industrielles Page 10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Filière : MP Session 2018
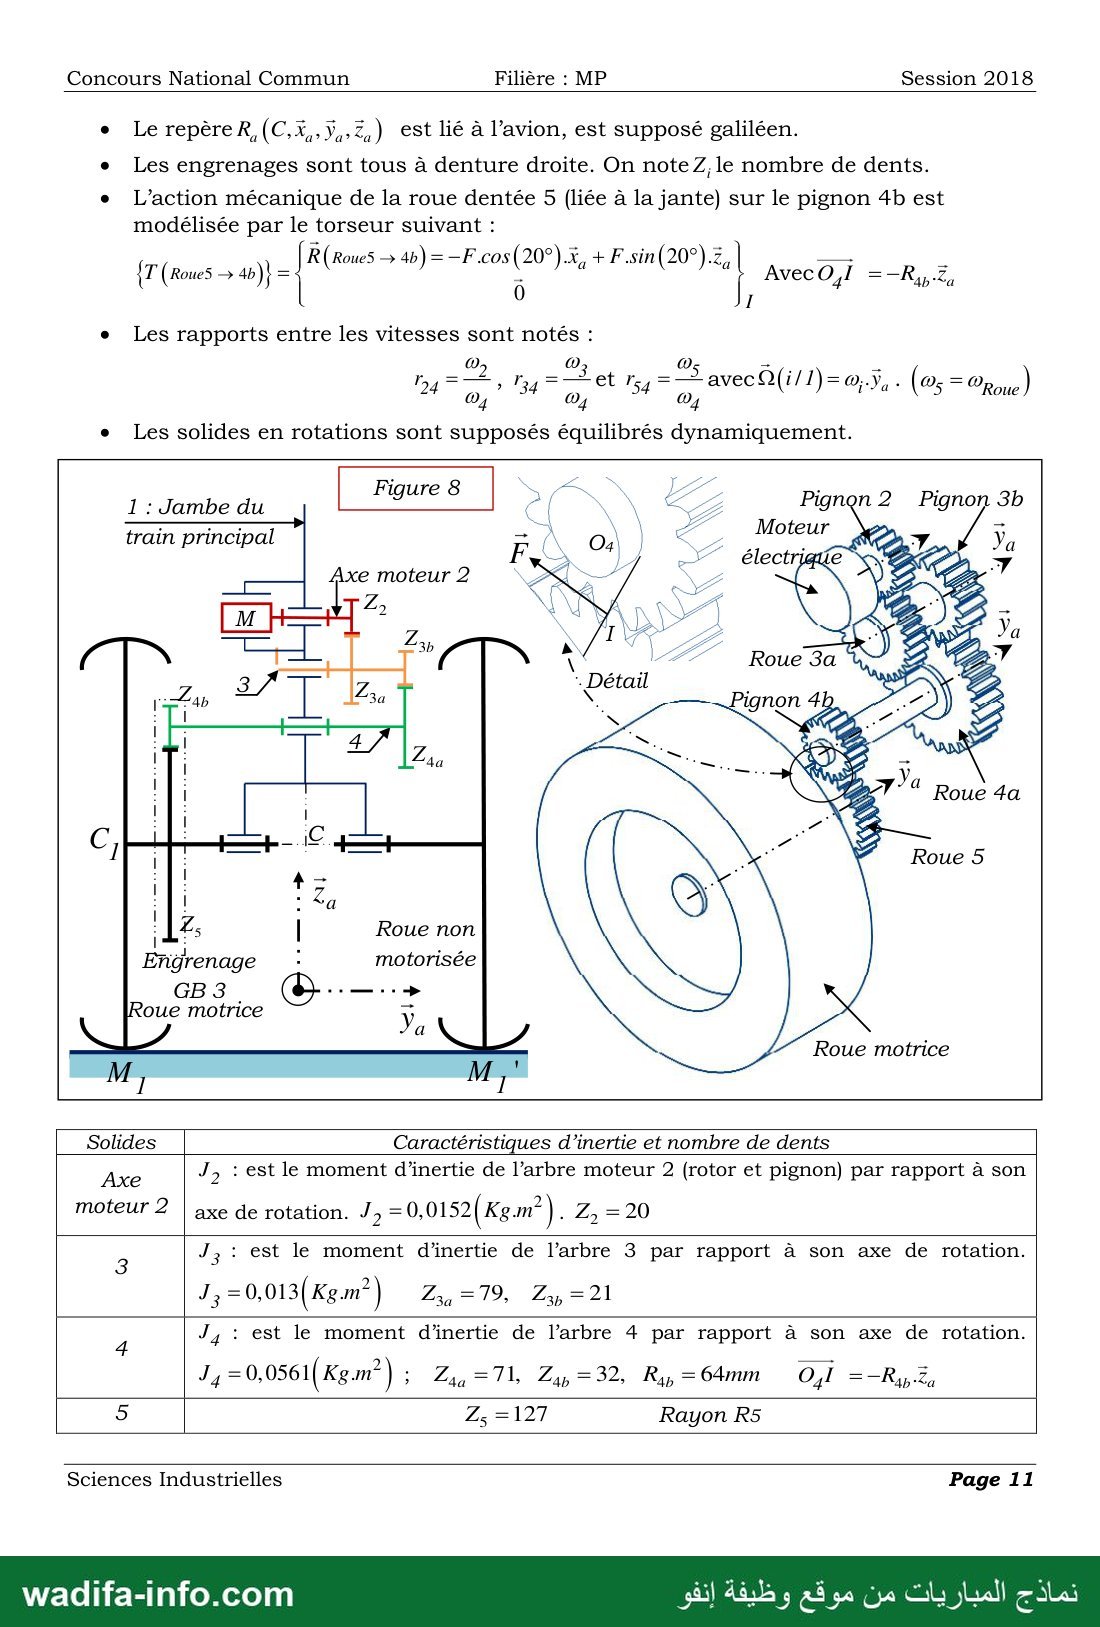
e LerepèreR, (C,X,,ÿ,.Z,) est lié à l’avion, est supposé galiléen.
e Les engrenages sont tous à denture droite. On note Z;le nombre de dents.
e L'action mécanique de la roue dentée 5 (liée à la jante) sur le pignon 4b est
modélisée par le torseur suivant :
e Les rapports entre les vitesses sont notés :
œ œ œ =
ا 3 ب vhi=zn$ —
0 ®œ 3 374 5 œ et 154 0 œ avec (i ! 1) = 0 Ya وو 0 Oroue )
4 4 4
e Les solides en rotations sont supposés équilibrés dynamiquement.
| Figures | SAN E | |
1 : Jambe du igure 4 م - À ; Pignon 2 Pignon 3b
train principal
Axe moteur 2
2
Enidgrenage
GB 3 .
oue motrice
Roue motrice
Solides Caractéristiques d’inertie et nombre de dents
Axe J, : est le moment d’inertie de l’arbre moteur 2 (rotor et pignon) par rapport à son
moteur 2 | axe de rotation. J, =0,0152 ( Kg.m° ) 2; =20
J, : est le moment d'inertie de l’arbre 3 par rapport à son axe de rotation.
3
J;=0,013(Kgm") .ترك Zy =21
4 J, : est le moment d’inertie de l’arbre 4 par rapport à son axe de rotation.
1, =0,0561(Kg.m") ; Zau =7L, Zap =32, Ry, =64mm O,i مورت
5 Z, =127 Rayon R5
Sciences Industrielles Page 11
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Filière : MP Session 2018
Q15. Déterminer l’énergie cinétique galiléenne de l’ensembleE ={2,3,4} par rapport à
1. En déduire le moment d’inertie Ja équivalent ramené à l’arbre 4 en fonction de
Ji, v-das Tama 0 mg
Q16. Appliquer le théorème de l’énergie cinétique à l’ensemble E={2,3,4} et en
door,
déduire l’expression deF en fonction de Jeq› 54 ورا م etcos(20°).
1
Q17. Calculer, en précisant toutes les étapes, la valeur 1617|
On constate que l’effort dans l’engrenage GB3 est très important. De plus le 0001
impose de ne pas perturber la rotation de la roue lors des phases d’atterrissage et de
décollage d’où l’utilisation d’un embrayage placé le plus près possible de la roue
motorisée.
Objectif de la partie 1112 : Détermination du couple transmissible au pignon 4b par
l’embrayage.
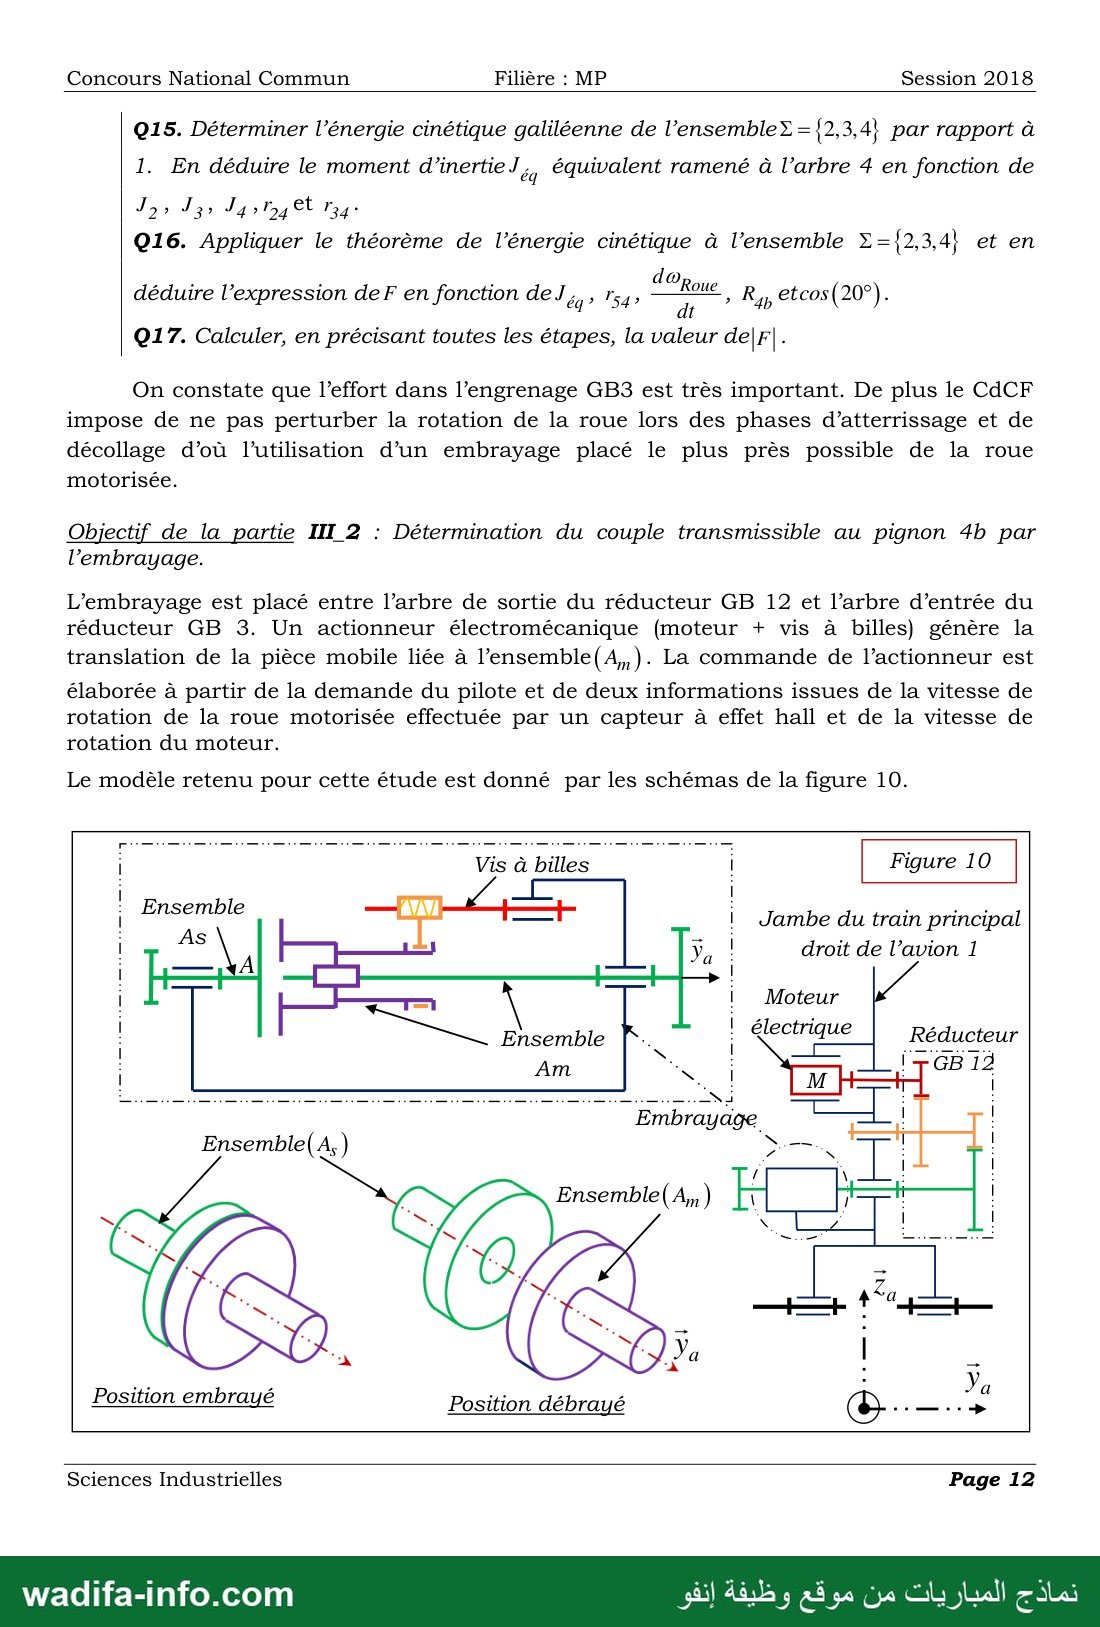
L’embrayage est placé entre l’arbre de sortie du réducteur GB 12 et l’arbre d’entrée du
réducteur GB 3. Un actionneur électromécanique (moteur + vis à billes) génère la
translation de la pièce mobile liée à l’ensemble(A,). La commande de l’actionneur est
élaborée à partir de la demande du pilote et de deux informations issues de la vitesse de
rotation de la roue motorisée effectuée par un capteur à effet hall et de la vitesse de
rotation du moteur.
Le modèle retenu pour cette étude est donné par les schémas de la figure 10.
Vis à billes Figure 10 ا
Ensemble Jambe du train principal
droit de l’avion 1
| فليا ;
Moteur
électrique Réducteur
eee reve NA اكد ا حا هرا تح دحا ءا ؟ تج ) سه لأس الت ال
Embrayage
Ensemble( A,) =
Position embrayé Position débrayé
Sciences Industrielles Page 12
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Filière : MP Session 2018
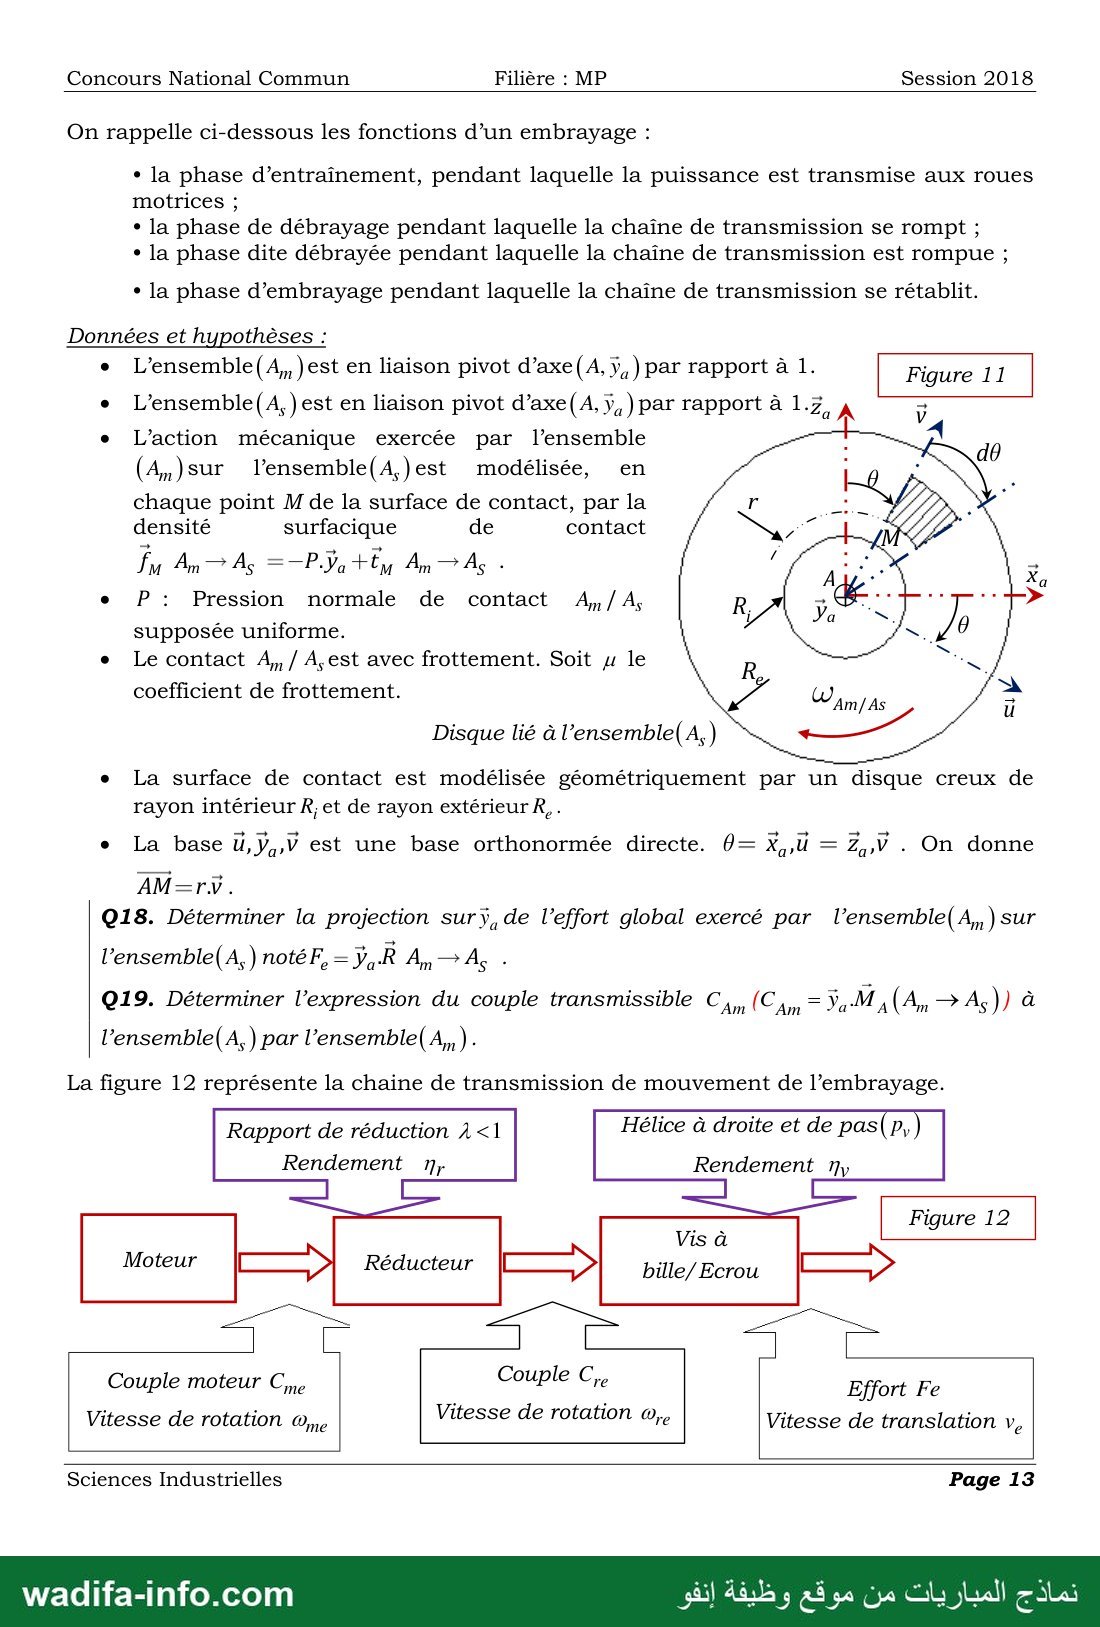
On rappelle ci-dessous les fonctions d’un embrayage :
* la phase d’entraînement, pendant laquelle la puissance est transmise aux roues
motrices ;
* la phase de débrayage pendant laquelle la chaîne de transmission se rompt ;
* la phase dite débrayée pendant laquelle la chaîne de transmission est rompue ;
* la phase d’embrayage pendant laquelle la chaîne de transmission se rétablit.
Données et hypothèses :
e L’ensemble(A, )est en liaison pivot d’axe (A, ÿ, ) par rapport à 1. Figure 11
+ L’ensemble(A,)est en liaison pivot d’axe(A, ÿ, ) par rapport à 1.7, à =
e L'action mécanique exercée par l’ensemble
(A,)sur l’ensemble(A,)est modélisée, en
chaque point M de la surface de contact, par la
densité surfacique de contact
fu Am” As =—P.Ya + Em An › As
e P: Pression normale de contact An/-4As
supposée uniforme.
e Le contact À, / A,est avec frottement. Soit بر le
coefficient de frottement.
Disque lié à l’ensemble( A,
e La surface de contact est modélisée géométriquement par un disque creux de
rayon intérieur R; et de rayon extérieur R, .
e La base U,ÿ,,V est une base orthonormée directe. 0= X,,U = Z,,V . On donne
AM=rv.
Q18. Déterminer la projection sur y, de l’effort global exercé par l’ensemble( A, ) sur
l’ensemble(A,) notéF, = ÿ,-R An — A,
019. Déterminer l’expression du couple transmissible C 4m (Cam - Ya Ma (A, —› As ) ) à
l’ensemble( A, ) par l’ensemble( A, ) -
La figure 12 représente la chaine de transmission de mouvement de l’embrayage.
Hélice à droite et de pas( p,
Rapport de réduction à ‹1
77
Rendement Rendement ny
Figure 12
Vis à
Réducteur bilts/ Eorou حب
Moteur
Couple .م
Couple moteur Ce
Effort Fe
Vitesse de rotation يرنه Vitesse de translation v,
Vitesse de rotation موه
Sciences Industrielles Page 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Filière : MP Session 2018
Q20. Déterminer, en négligeant les inerties des solides de la chaîne de transmission
de mouvement de l'embrayage, la relation entre le module de l’effort Fe et le couple
moteurC,e- En déduire l’expression de la pressionP en fonction, entre autre, du
couple moteurC ie -
Objectif de la partie II_3 : Détermination de l’énergie dissipée et le temps de passage de
la phase débrayée à la phase embrayée.
Données et hypothèses :
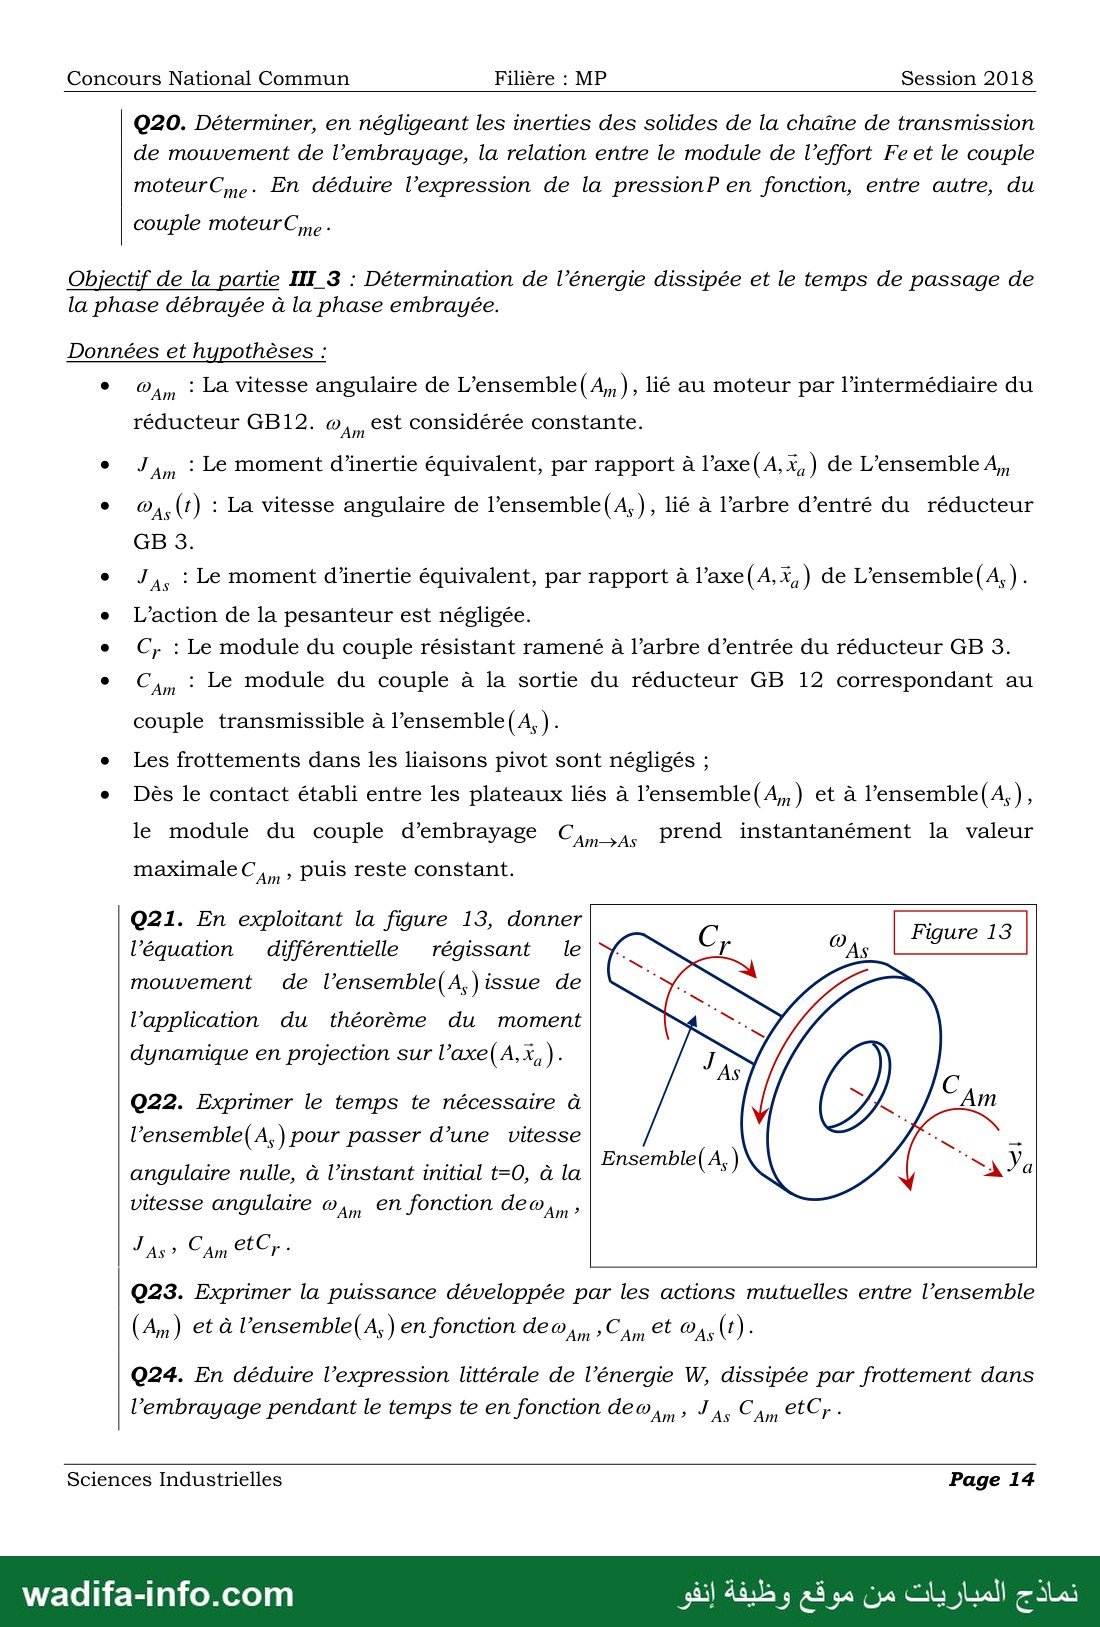
e مرت : La vitesse angulaire de L’ensemble (An) lié au moteur par l’intermédiaire du
réducteur GB12. On ESt considérée constante.
J x, : Le moment d’inertie équivalent, par rapport à l’axe(A, x, ) de L’ensemble A,
e œ®,,(t) : La vitesse angulaire de l’ensemble(A,), lié à l’arbre d’entré du réducteur
GB 3.
e J,, : Le moment d’inertie équivalent, par rapport à l’axe (A, X,) de L’ensemble(A,) .
e L'action de la pesanteur est négligée.
e C, : Le module du couple résistant ramené à l’arbre d’entrée du réducteur GB 3.
° Ca m
: Le module du couple à la sortie du réducteur GB 12 correspondant au
couple transmissible à l’ensemble(A, ).
e Les frottements dans les liaisons pivot sont négligés ;
e Dès le contact établi entre les plateaux liés à l’ensemble(A, ) et à l’ensemble(A,),
prend instantanément la valeur
Figure 13
7
le module du couple d'embrayage Cam›As
maximale مر PUIS reste constant.
Q21. En exploitant la figure 13, donner
l’équation différentielle régissant le
mouvement de l’ensemble(A,)issue de
l’application du théorème du moment
dynamique en projection sur l’axe( A, X, ) -
Q22. Exprimer le temps te nécessaire à
l’ensemble( A,) pour passer d’une vitesse
; ; à ing ; E ble( A,
angulaire nulle, à l’instant initial t=0, à la nsemble{ A.)
vitesse angulaire مره en fonction deo à n ›
12 , Cam etC, :
Q23. Exprimer la puissance développée par les actions mutuelles entre l’ensemble
(An) et à l’ensemble( A, ) en fonction dew , مر €t C4, (1) -
Q24. En déduire l’expression littérale de l’énergie W, dissipée par frottement dans
l'embrayage pendant le temps te en fonction dew mn › I as Cam Cr -
Sciences Industrielles Page 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Filière : MP Session 2018
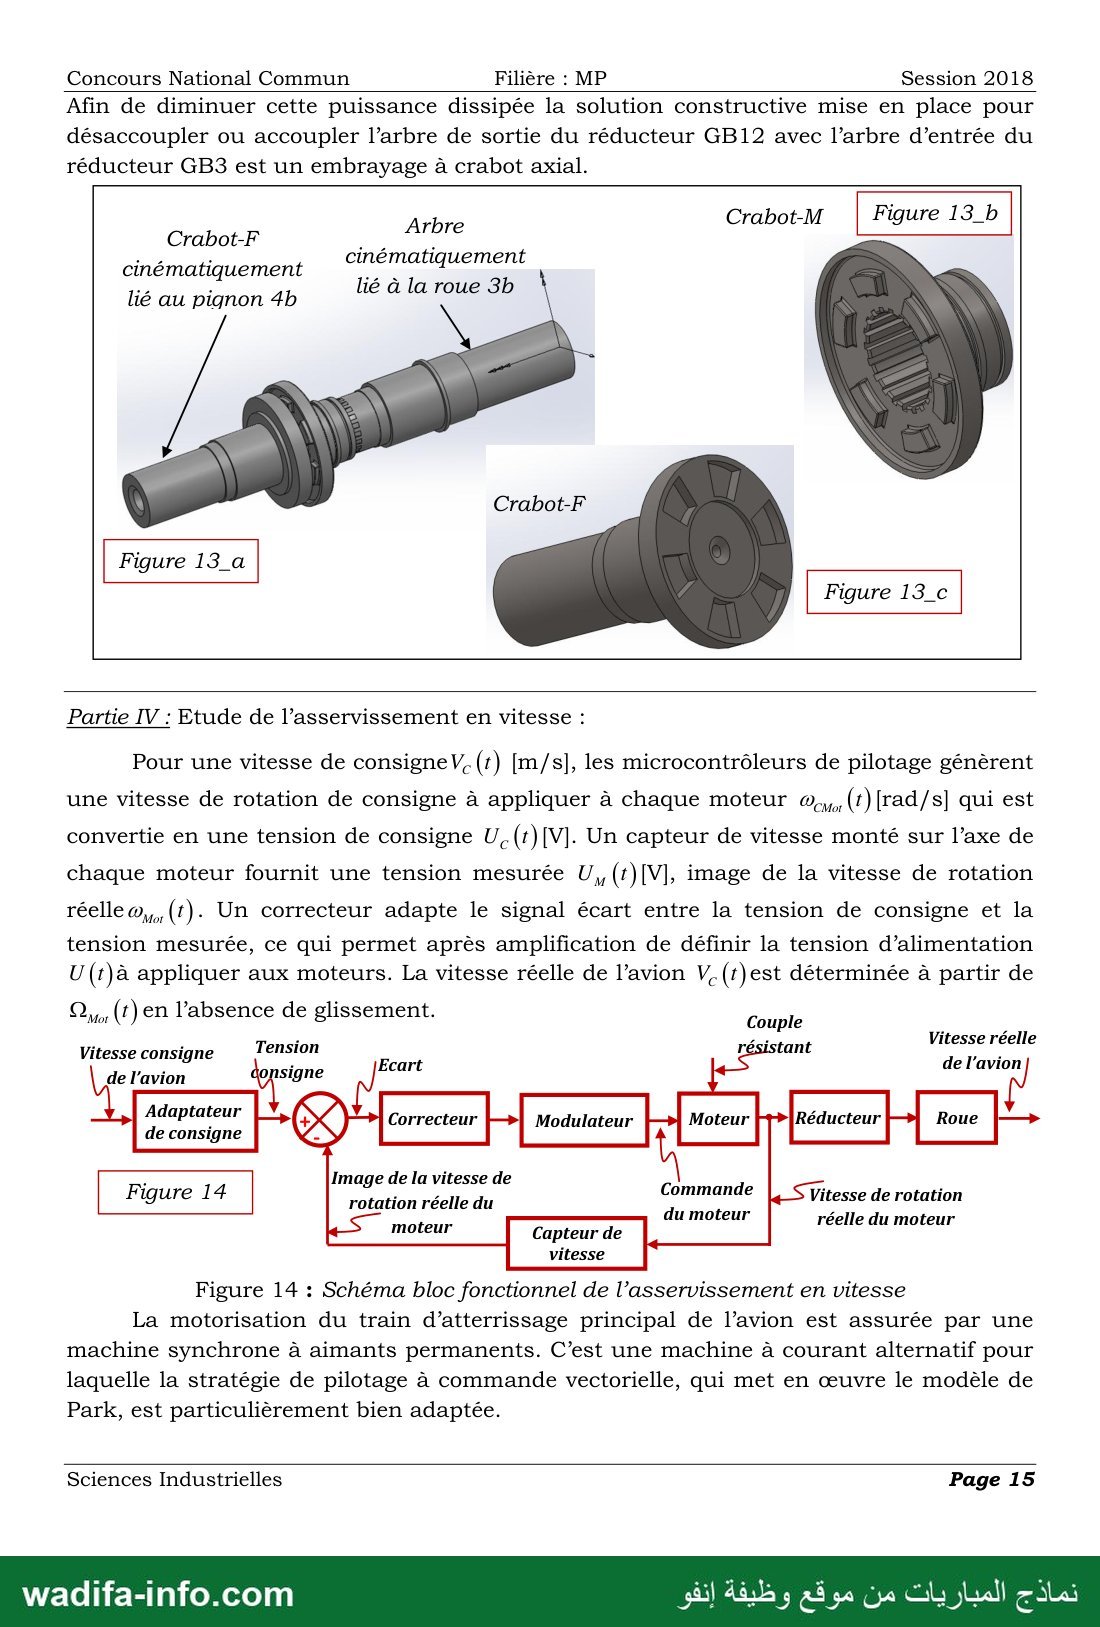
Afin de diminuer cette puissance dissipée la solution constructive mise en place pour
désaccoupler ou accoupler l’arbre de sortie du réducteur GB12 avec l’arbre d’entrée du
réducteur GB3 est un embrayage à crabot axial.
Arbre Crabot-M Figure 13_b
cinématiquement
lié à la roue 3b
Crabot-F
cinématiquement
lié au pignon 4b
Crabot-F
Figure 13_a
Figure 13_c
Partie IV : Etude de l’asservissement en vitesse :
Pour une vitesse de consigneV. (1) [m/s], les microcontrôleurs de pilotage génèrent
une vitesse de rotation de consigne à appliquer à chaque moteur &,,, (t)[rad/s] qui est
convertie en une tension de consigne U,(t)[V]. Un capteur de vitesse monté sur l’axe de
chaque moteur fournit une tension mesurée U, (t)[V], image de la vitesse de rotation
réelle w,,(t). Un correcteur adapte le signal écart entre la tension de consigne et la
tension mesurée, ce qui permet après amplification de définir la tension d’alimentation
U(t)à appliquer aux moteurs. La vitesse réelle de l’avion V.(t)est déterminée à partir de
(t) en l’absence de glissement. رك
Vitesse réelle
del’ pat
[réduceur]-+} noue +
Vitesse de rotation
réelle du moteur
Tension
onsigne
Vitesse consigne
de l'avion
Ecart
Adaptateur Modulateur
de consigne
Image de la vitesse de
Figure 14 rotation réelle du
Capteur de
vitesse
moteur
Figure 14 : Schéma bloc fonctionnel de l’asservissement en vitesse
La motorisation du train d’atterrissage principal de l’avion est assurée par une
machine synchrone à aimants permanents. C’est une machine à courant alternatif pour
laquelle la stratégie de pilotage à commande vectorielle, qui met en œuvre le modèle de
Park, est particulièrement bien adaptée.
Commande
du moteur
Sciences Industrielles Page 15
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Filière : MP Session 2018
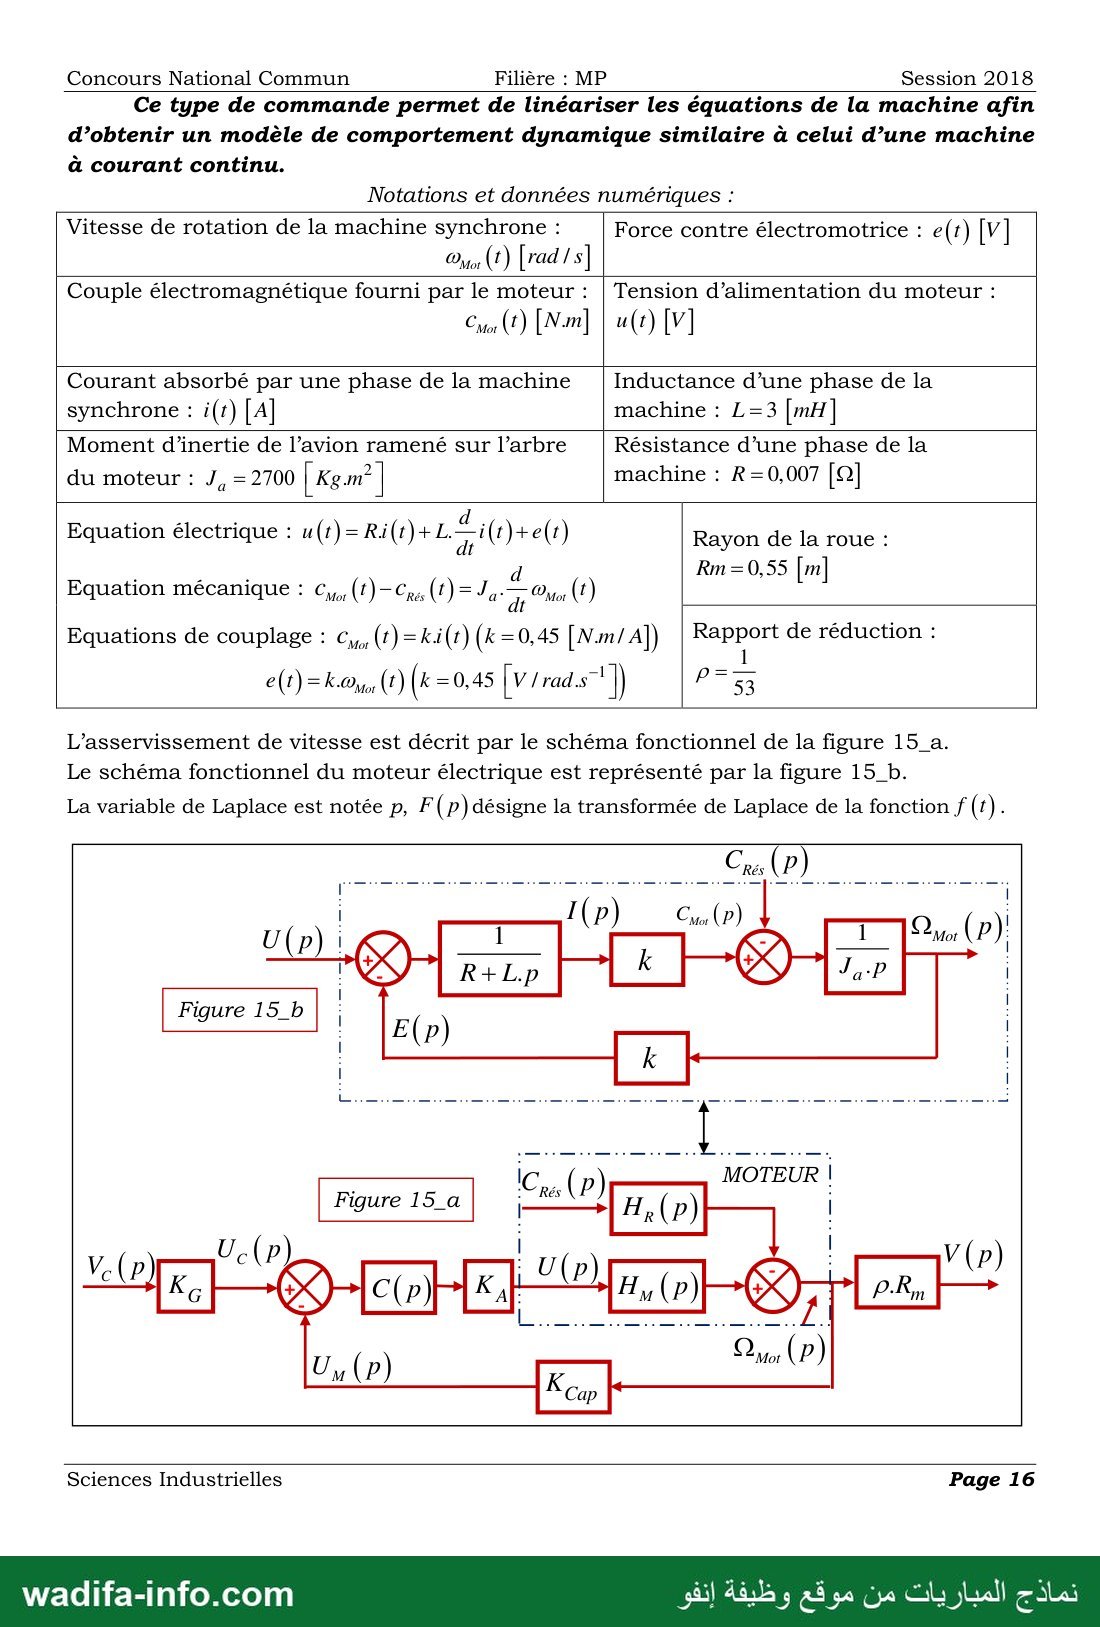
Ce type de commande permet de linéariser les équations de la machine afin
d’obtenir un modèle de comportement dynamique similaire à celui d’une machine
à courant continu.
Notations et données numériques :
Vitesse de rotation de la machine synchrone 8 Force contre électromotrice : e (t) [V ]
Couple électromagnétique fourni par le moteur : | Tension d’alimentation du moteur :
Courant absorbé par une phase de la machine Inductance d’une phase de la
synchrone : i(t) [A] machine : L=3 [mH]
Moment d’inertie de l’avion ramené sur l’arbre Résistance d’une phase de la
du moteur : J, = 2700 | Kgm° | machine : R=0,007 [9]
Equation électrique : u(t)= Ri(t)+L. = i(t)+e(t) Rayon de la roue :
Equation mécanique : Cyr (t)—Cre (1) = Je- Zi Pro 0
Equations de couplage : (ن) ب =ki(t)(k=0,45 [N.m/ A])
Rapport de réduction :
PT 53
L’asservissement de vitesse est décrit par le schéma fonctionnel de la figure 15_a.
Le schéma fonctionnel du moteur électrique est représenté par la figure 15_b.
La variable de Laplace est notée p, F ( P) désigne la transformée de Laplace de la fonction f 0 ;
Sciences Industrielles Page 16
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Filière : MP Session 2018
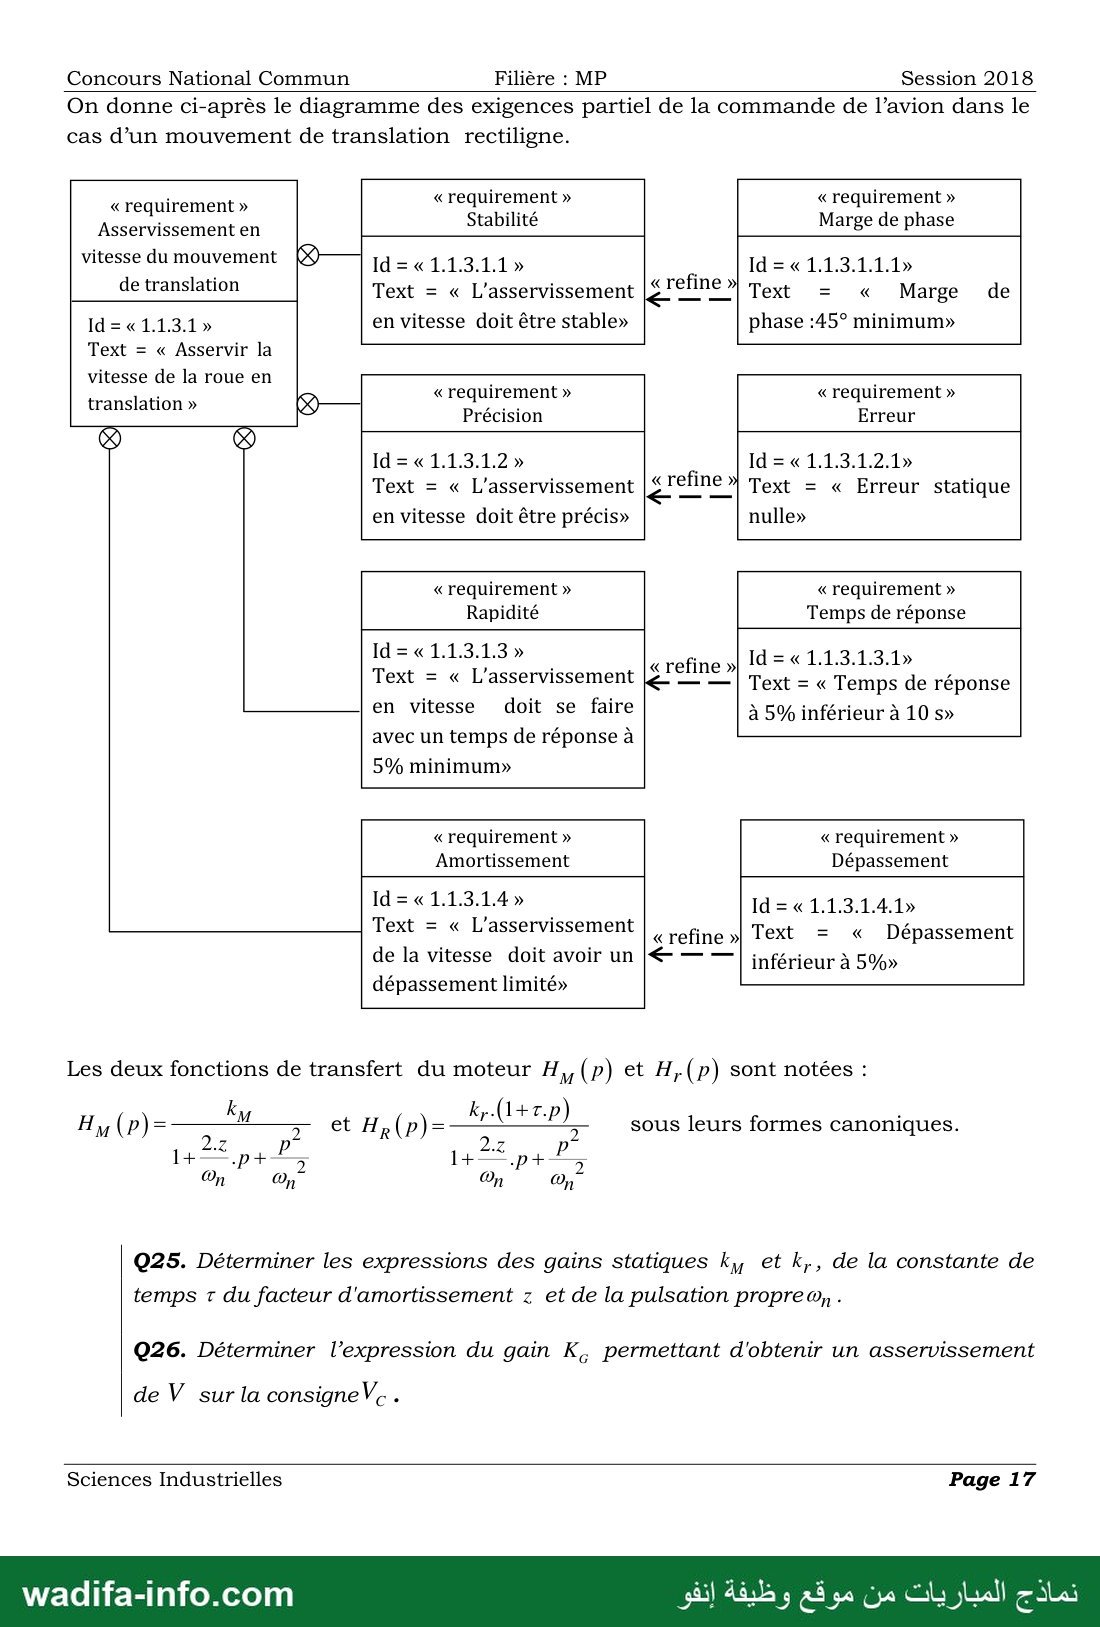
On donne ci-après le diagramme des exigences partiel de la commande de l’avion dans le
cas d’un mouvement de translation rectiligne.
« requirement » « eurent »
: abilité
Asservissement en
vitesse du mouvement Id = « 1.1.3.1.1 »
« requirement »
Marge de phase
‹refine» Text = « Marge de
phase :45° minimum»
vitesse de la roue en : ص
: » 16011116111621 » » requirement »
translation » sun
Précision Erreur
Text = « L'asservissement |‹TEfine » Text = « Erreur statique
de translation Text = « L’asservissement
Id=«1.13.1» en vitesse doit être stable»
Text = « Asservir la
nulle»
« requirement »
Temps de réponse
en vitesse doit être précis»
« requirement »
Rapidité
Text = « L’asservissement
en vitesse doit se faire
avec un temps de réponse à
— — | Text = « Temps de réponse
à 5% inférieur à 10 s»
5% minimum»
« requirement » « requirement »
Amortissement Dépassement
pan L i 4
Text 2 «L PSSOIVISSEMENE «refine »| Text = « Dépassement
de la vitesse doit avoir un | ›› — —| inférieur à 5%»
dépassement limité»
Les deux fonctions de transfert du moteur H,, (p) et H,(p) sont notées :
ل - (م) مرا et H,{p)= (قة+1ادة_ sous leurs formes canoniques.
M 2 R 7
jé p+ ? 55 pH
On on” On On 2
025. Déterminer les expressions des gains statiques k, et k,, de la constante de
temps © du facteur d'amortissement z et de la pulsation propre œ, .
026. Déterminer l’expression du gain K, permettant d'obtenir un asservissement
de V sur la consigneV. .
Sciences Industrielles Page 17
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Filière : MP Session 2018
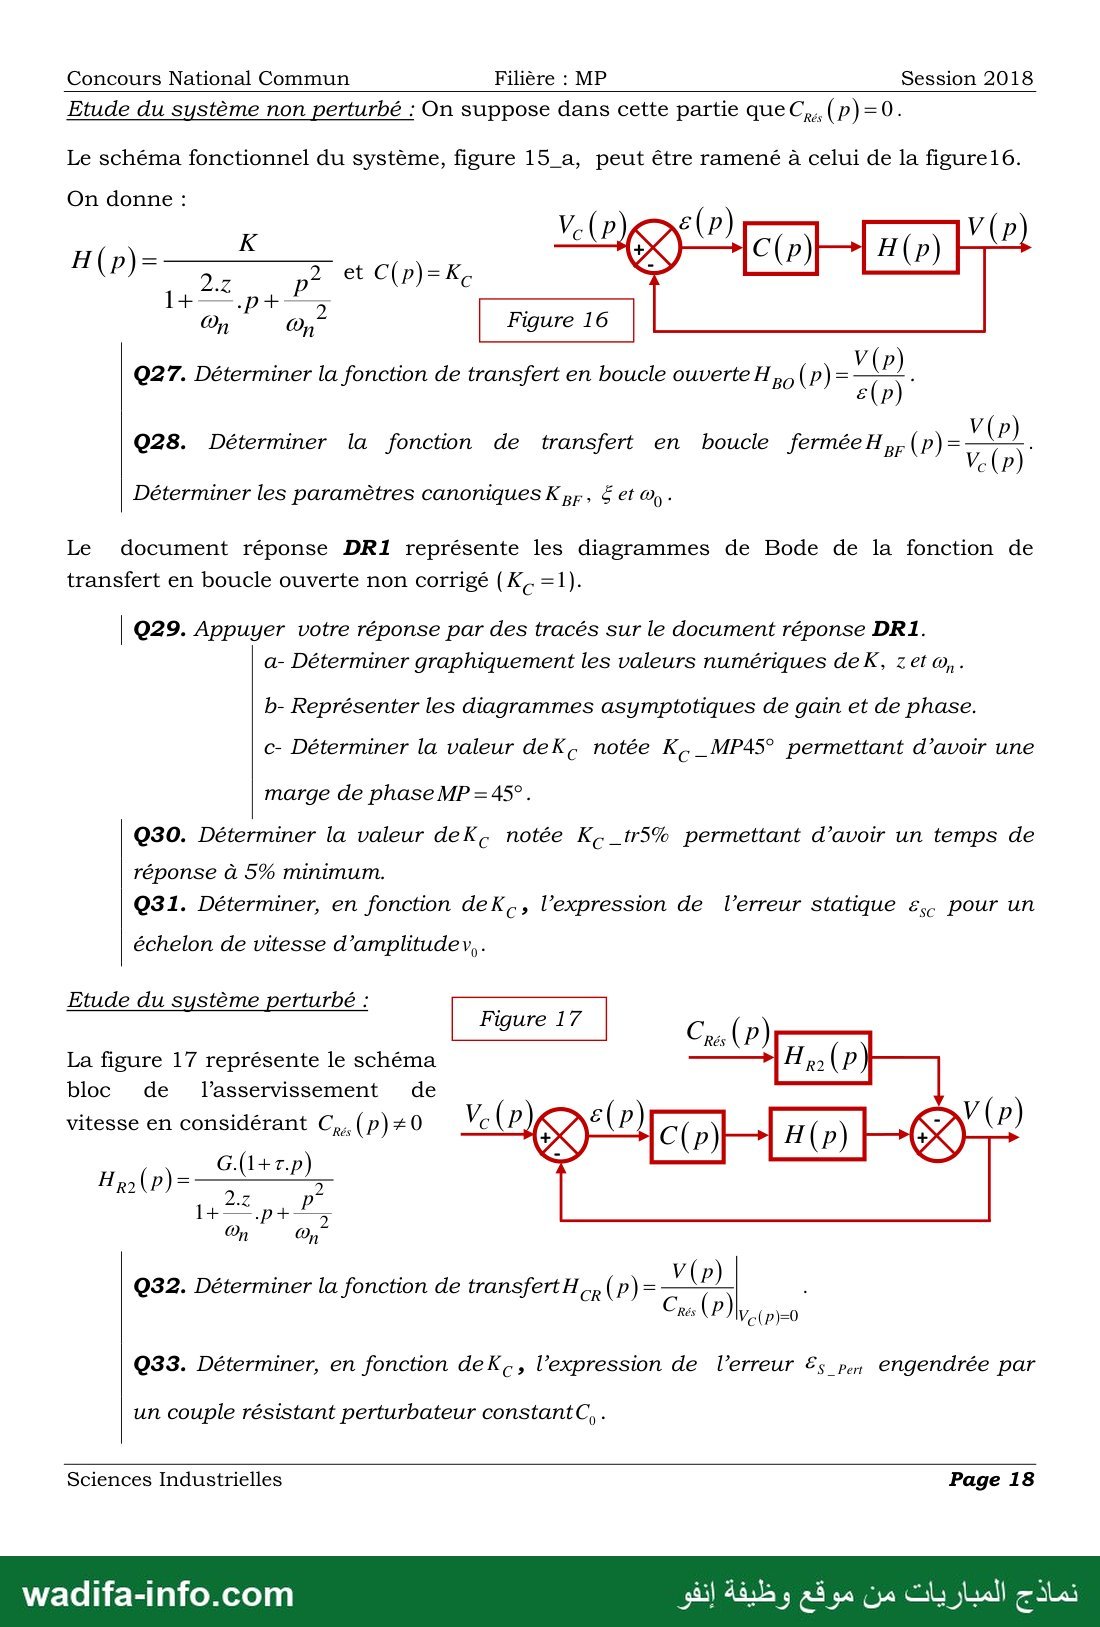
Etude du système non perturbé : On suppose dans cette partie que C,, (P)=0-
Le schéma fonctionnel du système, figure 15_a, peut être ramené à celui de la figure16.
On donne :
On mt Figure 16
Q27. Déterminer la fonction de transfert en boucle ouverte H وم (P)
Q28. Déterminer la fonction de transfert en boucle ferméeH,,(p)=——
Déterminer les paramètres canoniques K .رم € et @, -
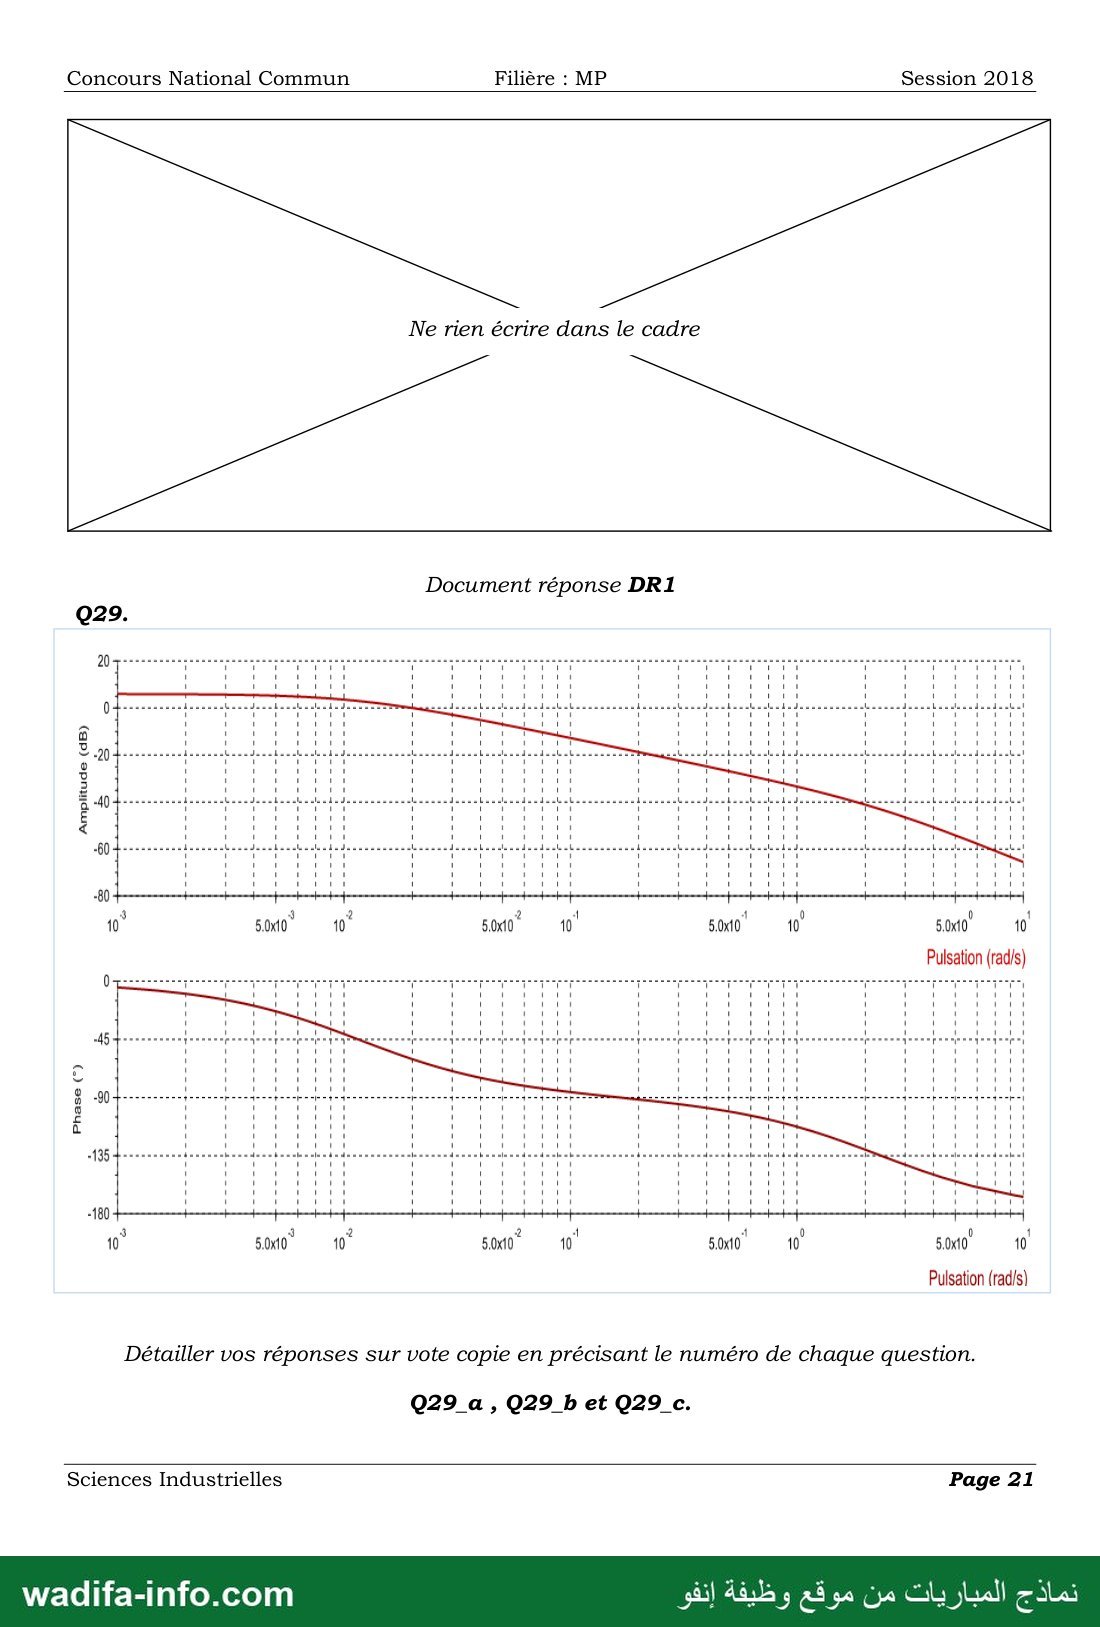
Le document réponse DR1 représente les diagrammes de Bode de la fonction de
transfert en boucle ouverte non corrigé (Ke =1).
| Q29. Appuyer votre réponse par des tracés sur le document réponse DRI1.
a- Déterminer graphiquement les valeurs numériques de K, zet œ,.
b- Représenter les diagrammes asymptotiques de gain et de phase.
c- Déterminer la valeur deKç notée K. _MP45° permettant d’avoir une
marge de phase MP = 45°.
030. Déterminer la valeur deK. notée K- _tr5% permettant d’avoir un temps de
réponse à 5% minimum.
Q31. Déterminer, en fonction deK, , l'expression de l’erreur statique &,. pour un
échelon de vitesse d’amplitudeyv,.
Etude du système perturbé :
igure
9 Ch ( 8 )
La figure 17 représente le schéma Ha ( 7
bloc de l’asservissement ©
vitesse en considérant Cp (P)#0 ( 1 ( 2
Hpa(P)= dés
Q32. Déterminer la fonction de transfertH cp (p) =
Ches ( 0 ) Ve(p)=0
033. Déterminer, en fonction deK, , l'expression de l’erreur €&s pen engendrée par
un couple résistant perturbateur constant, .
Sciences Industrielles Page 18
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
Concours National Commun Filière : MP Session 2018
034. Quelle influence aura le couple résistant perturbateur sur la stabilité du
système 2 Justifier votre réponse.
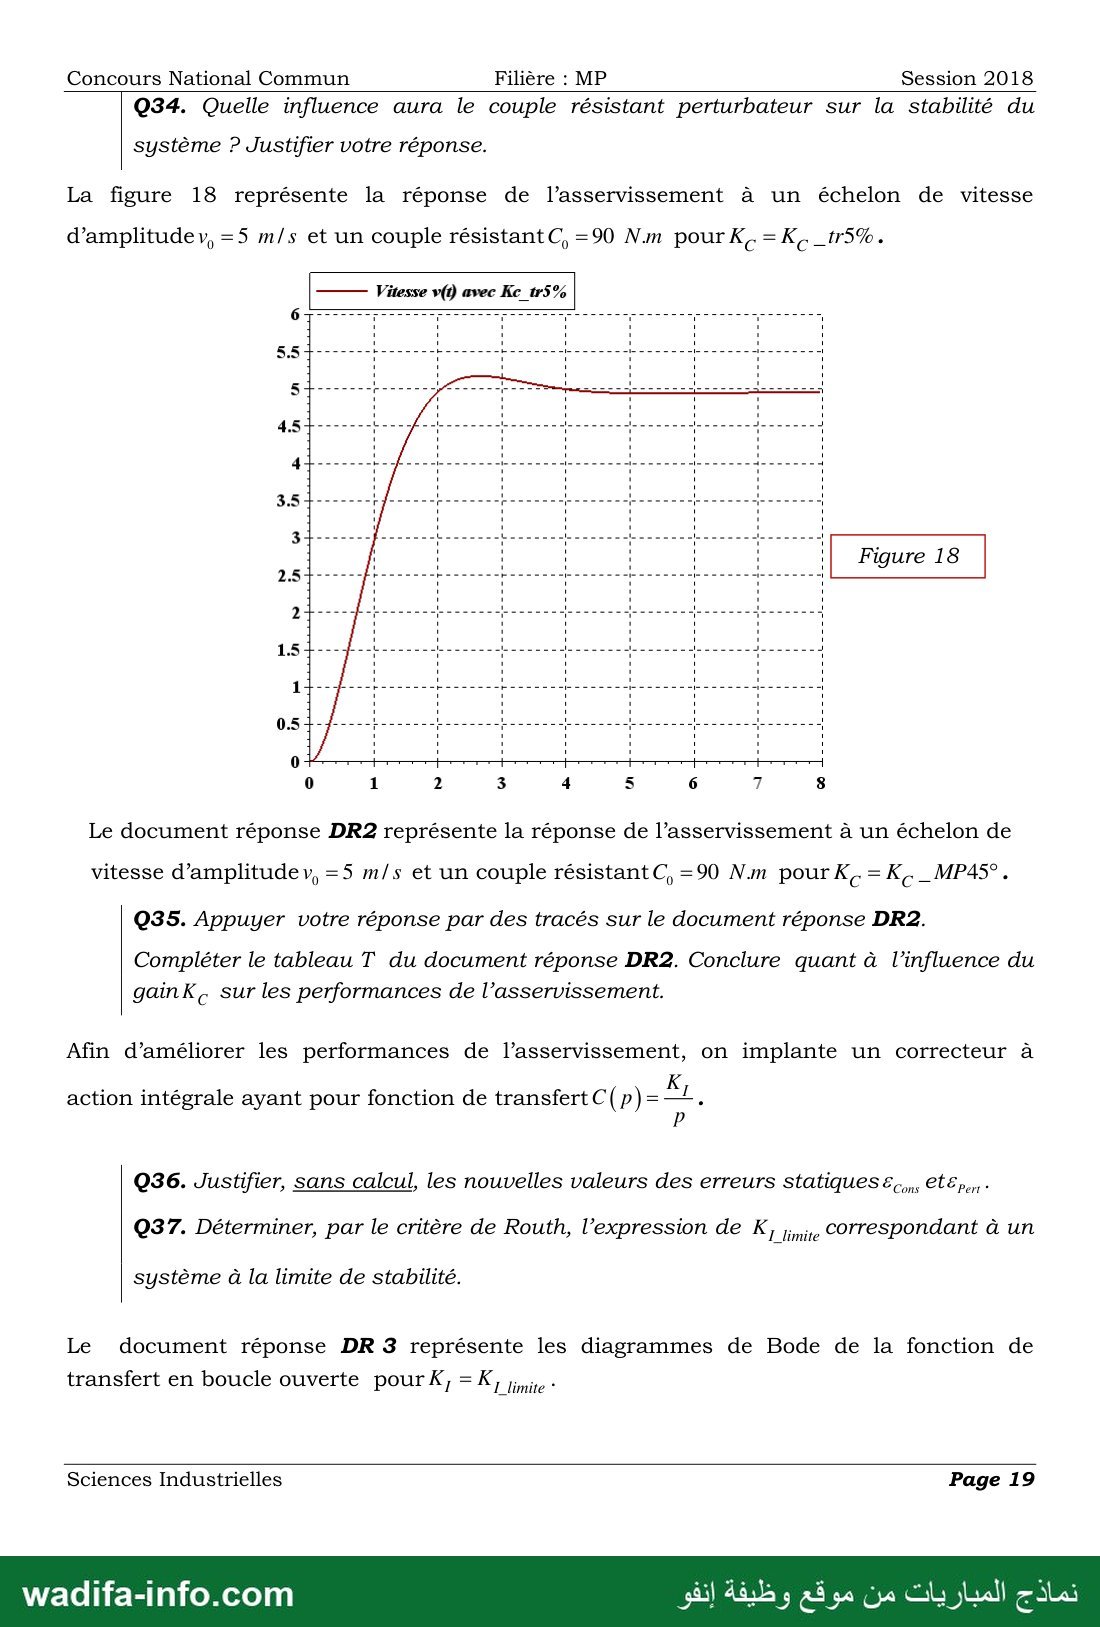
La figure 18 représente la réponse de l’asservissement à un échelon de vitesse
d’amplitudev, =5 m/s et un couple résistant ) =90 Nm pour مكل = K, _tr5%.
| Figure 18
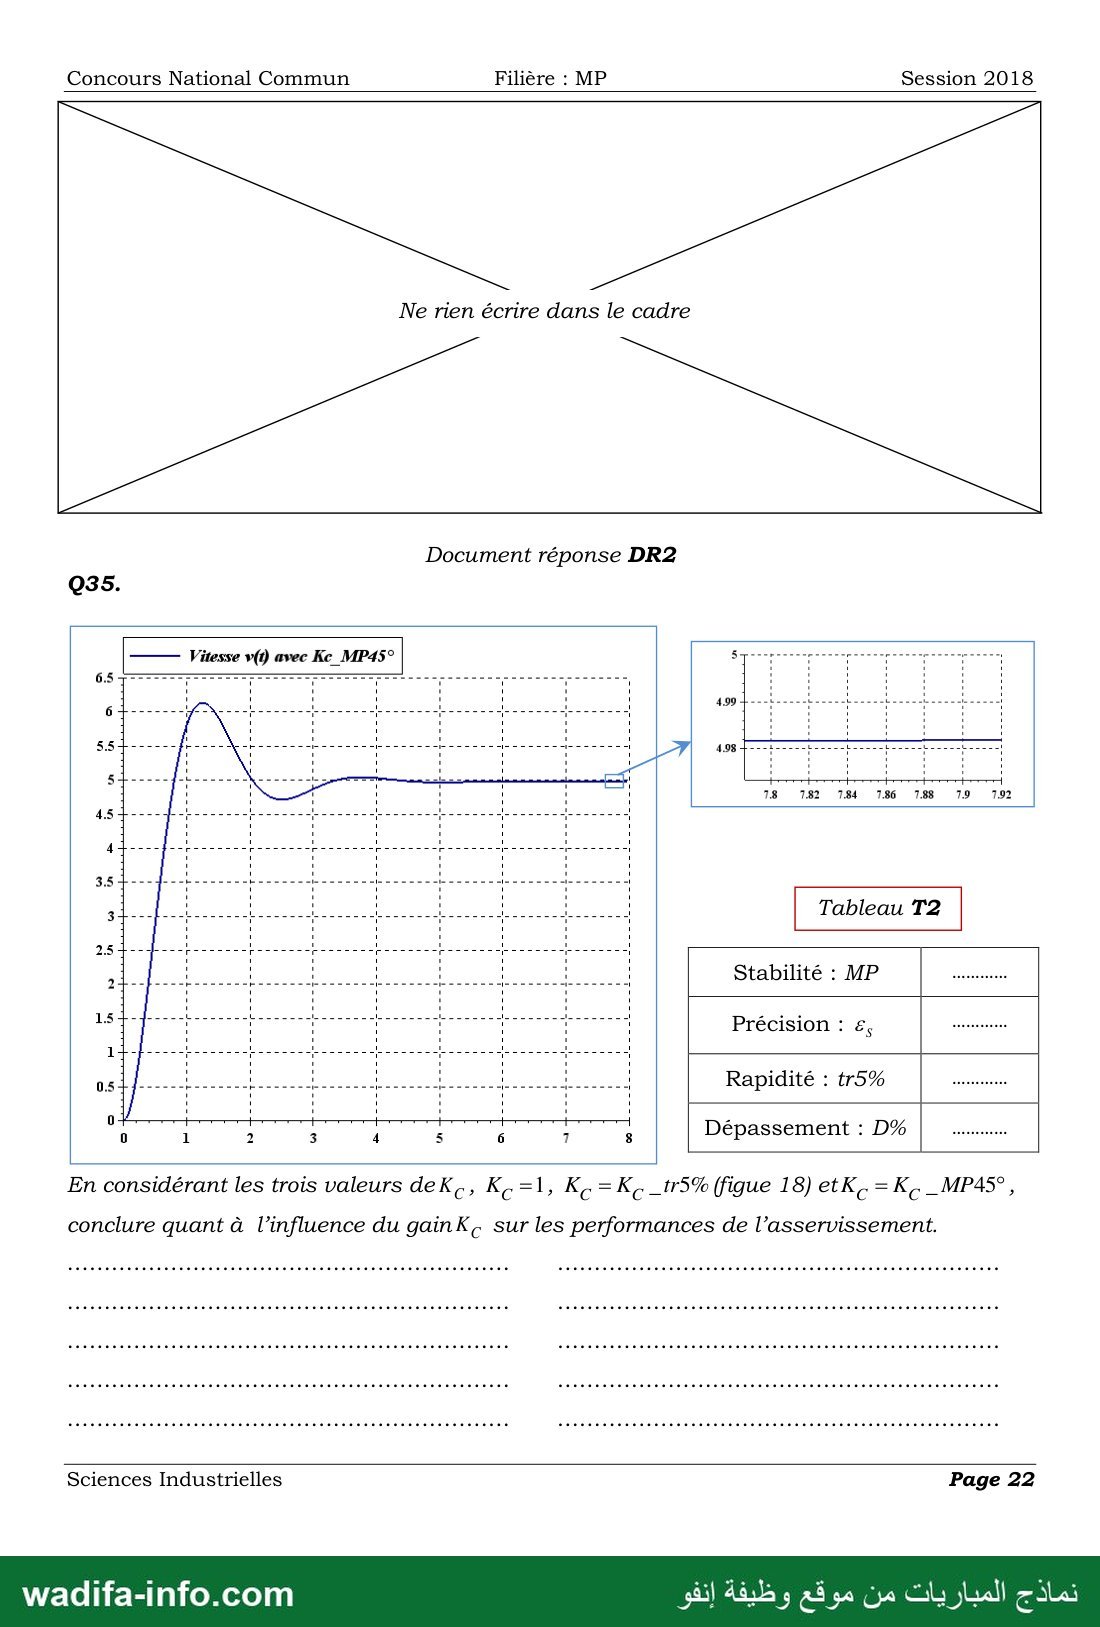
Le document réponse DR2 représente la réponse de l’asservissement à un échelon de
vitesse d'amplitude y, =5 m/s et un couple résistant C, =90 N.n pour K, = K, _MP45° ٠
Q35. Appuyer votre réponse par des tracés sur le document réponse DR2.
Compléter le tableau T du document réponse DR2. Conclure quant à l’influence du
gainK, sur les performances de l’asservissement.
Afin d’améliorer les performances de l’asservissement, on implante un correcteur à
action intégrale ayant pour fonction de transfert C ( P) =—L,
7
036. Justifier, sans calcul, les nouvelles valeurs des erreurs statiques &Econ, © 6مو٠
037. Déterminer, par le critère de Routh, l’expression de K correspondant à un
1 6
système à la limite de stabilité.
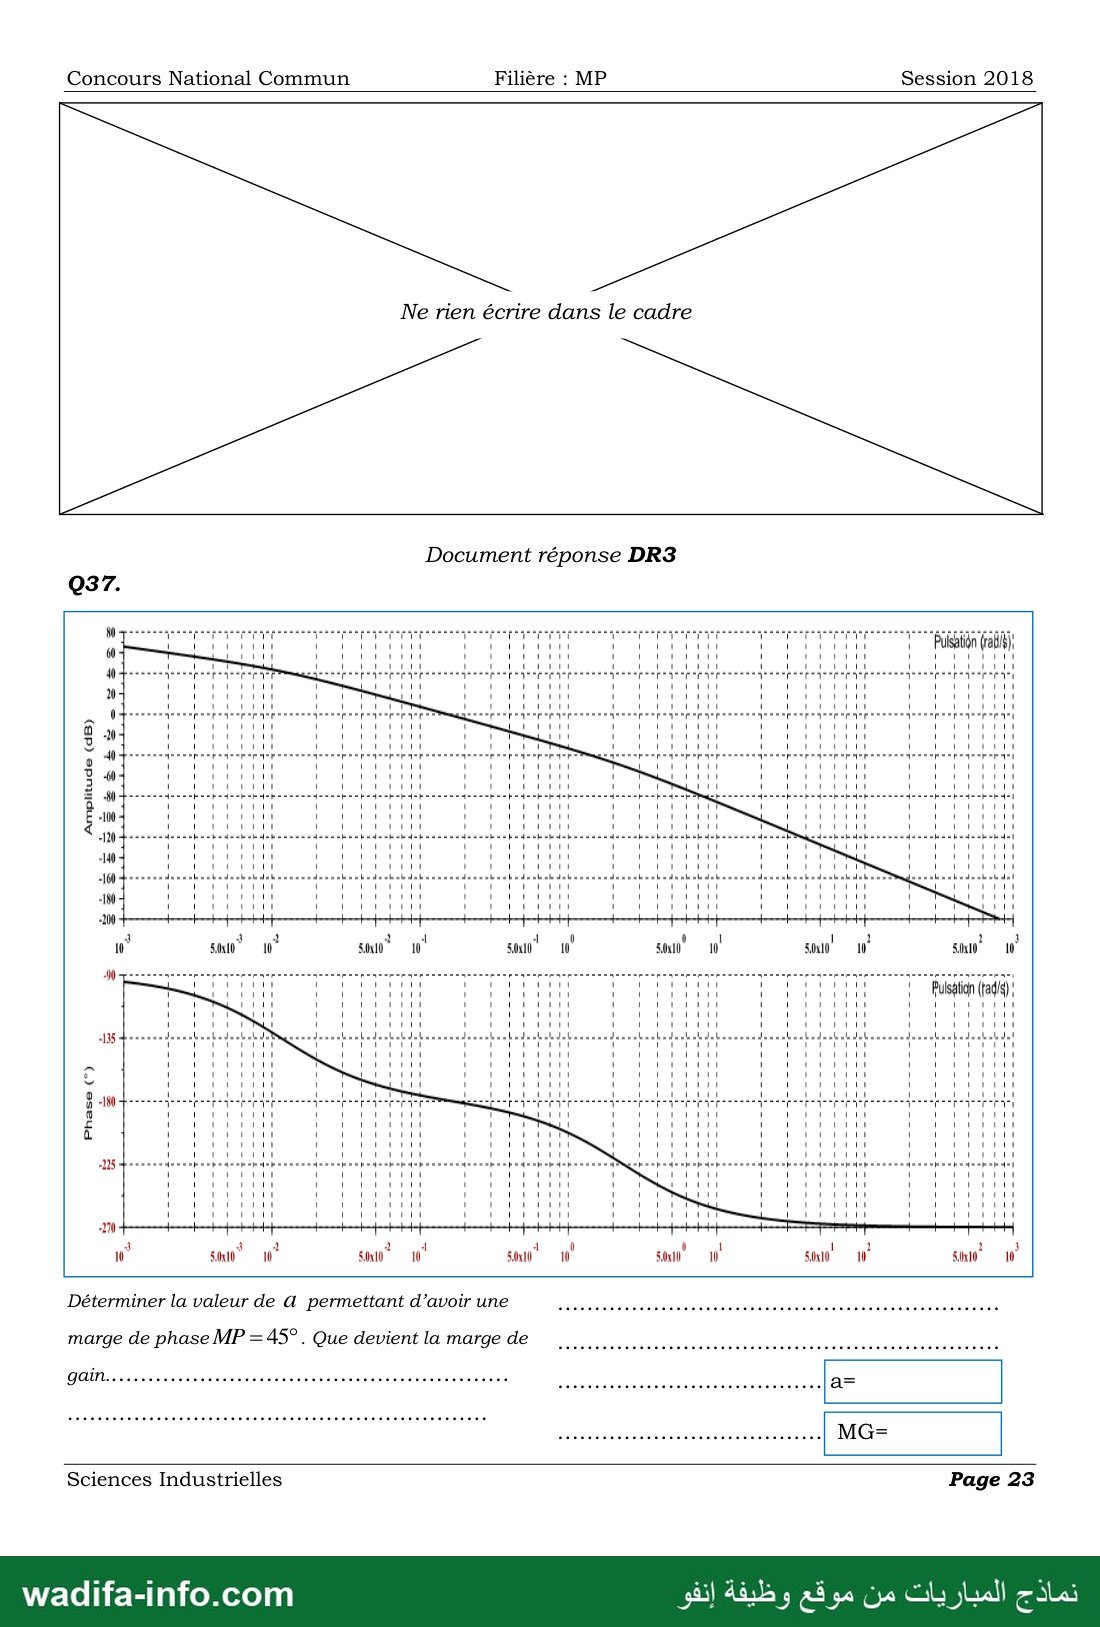
Le document réponse DR 3 représente les diagrammes de Bode de la fonction de
transfert en boucle ouverte pour K, = K, (imite ٠
Sciences Industrielles Page 19
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 20 —
Concours National Commun Filière : MP Session 2018
K,; imite
On pose K, =a.K La fonction de transfert du correcteur devient C(p)=a. . Le
L limite *
coefficient multiplicateur a est à déterminer.
038. Déterminer la valeur de a permettant d’avoir une marge de phase MP = 45°.
Que devient la marge de gain. Appuyer votre réponse par des tracés sur le
document réponse DR3.
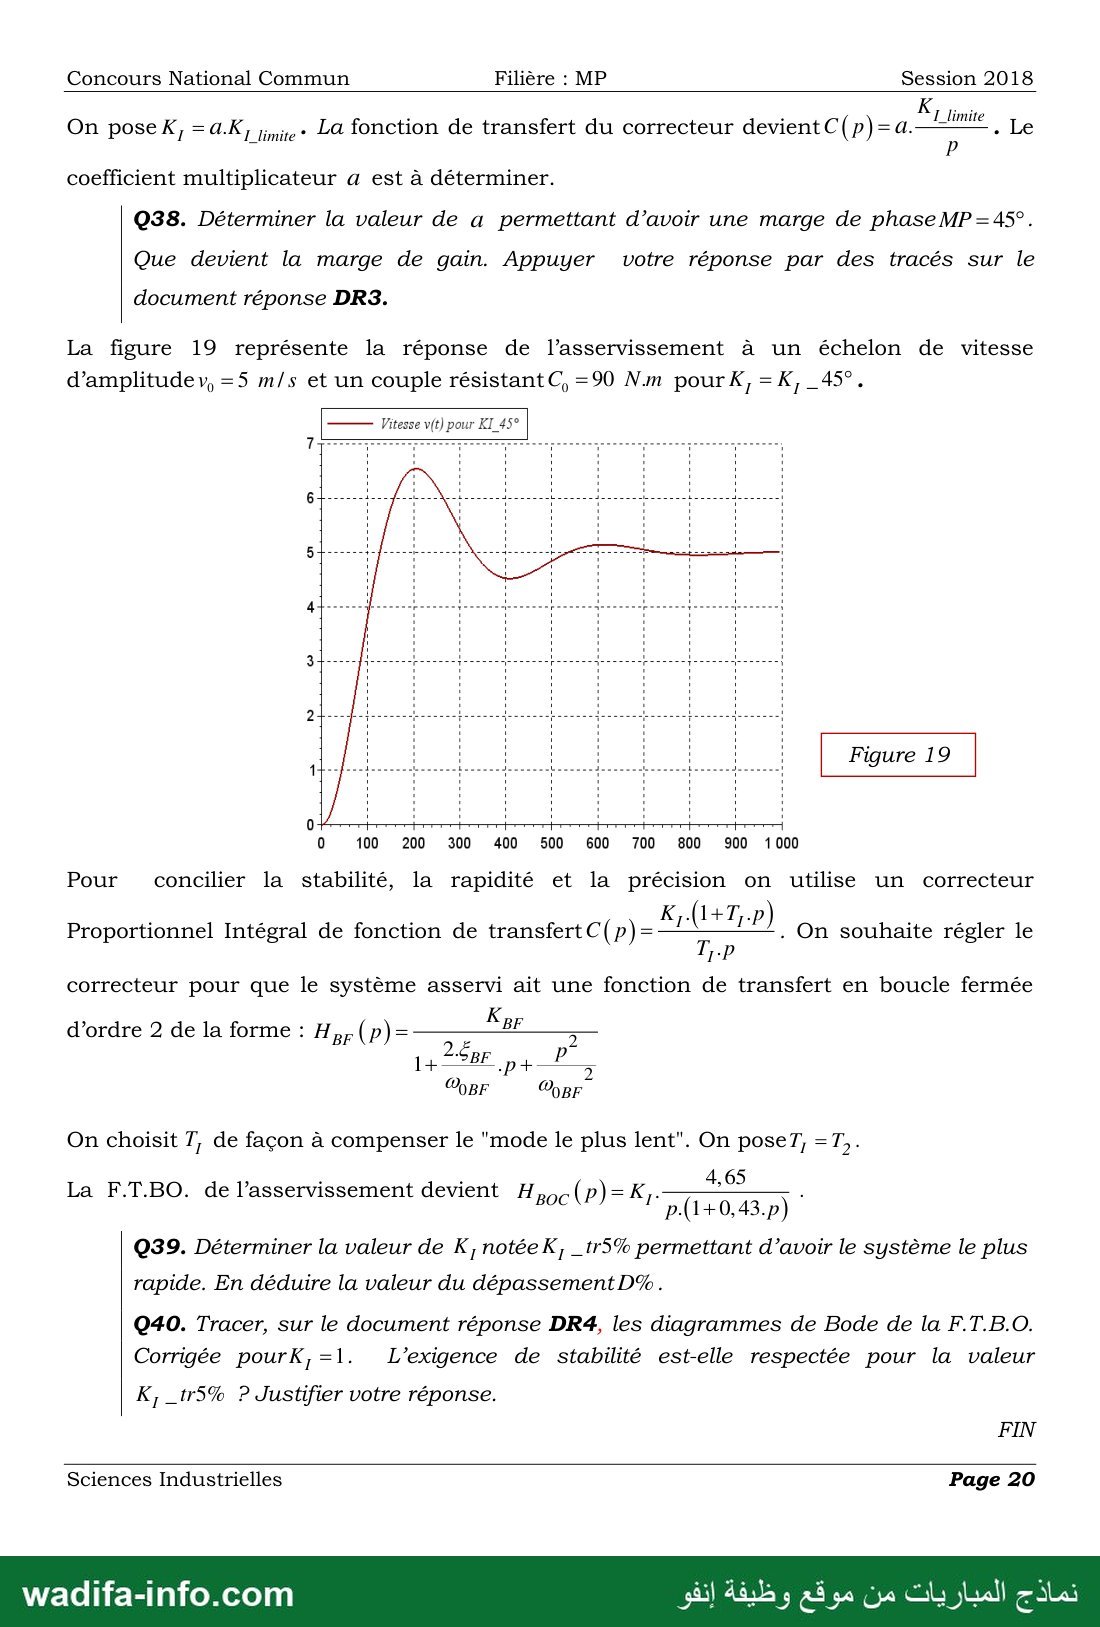
La figure 19 représente la réponse de l’asservissement à un échelon de vitesse
d’amplitudev, =5 m/s et un couple résistant C, =90 Nm pourK, = K, _ 45 ٠
Vitesse v(t) pour KI 45° مس
1 ا ١ dE 8 ١ $ÿ Ë 8Ë Figure 19
0 100 200 300 400 500 600 700 800 900 0
Pour concilier la stabilité, la rapidité et la précision on utilise un correcteur
Proportionnel Intégral de fonction de transfert ‹(م)0 a On souhaite régler le
correcteur pour que le système asservi ait une fonction de transfert en boucle fermée
d’ordre 2 de la forme : H pr ( P) = : BF +
1+ ÊBF + 8 7
PoBF 8007
On choisit T, de façon à compenser le "mode le plus lent". On poseT, -
4,65
039. Déterminer la valeur de K, notée K, _tr5% permettant d’avoir le système le plus
La F.T.BO. de l’asservissement devient Hpoc(P)=K;-
rapide. En déduire la valeur du dépassement D% .
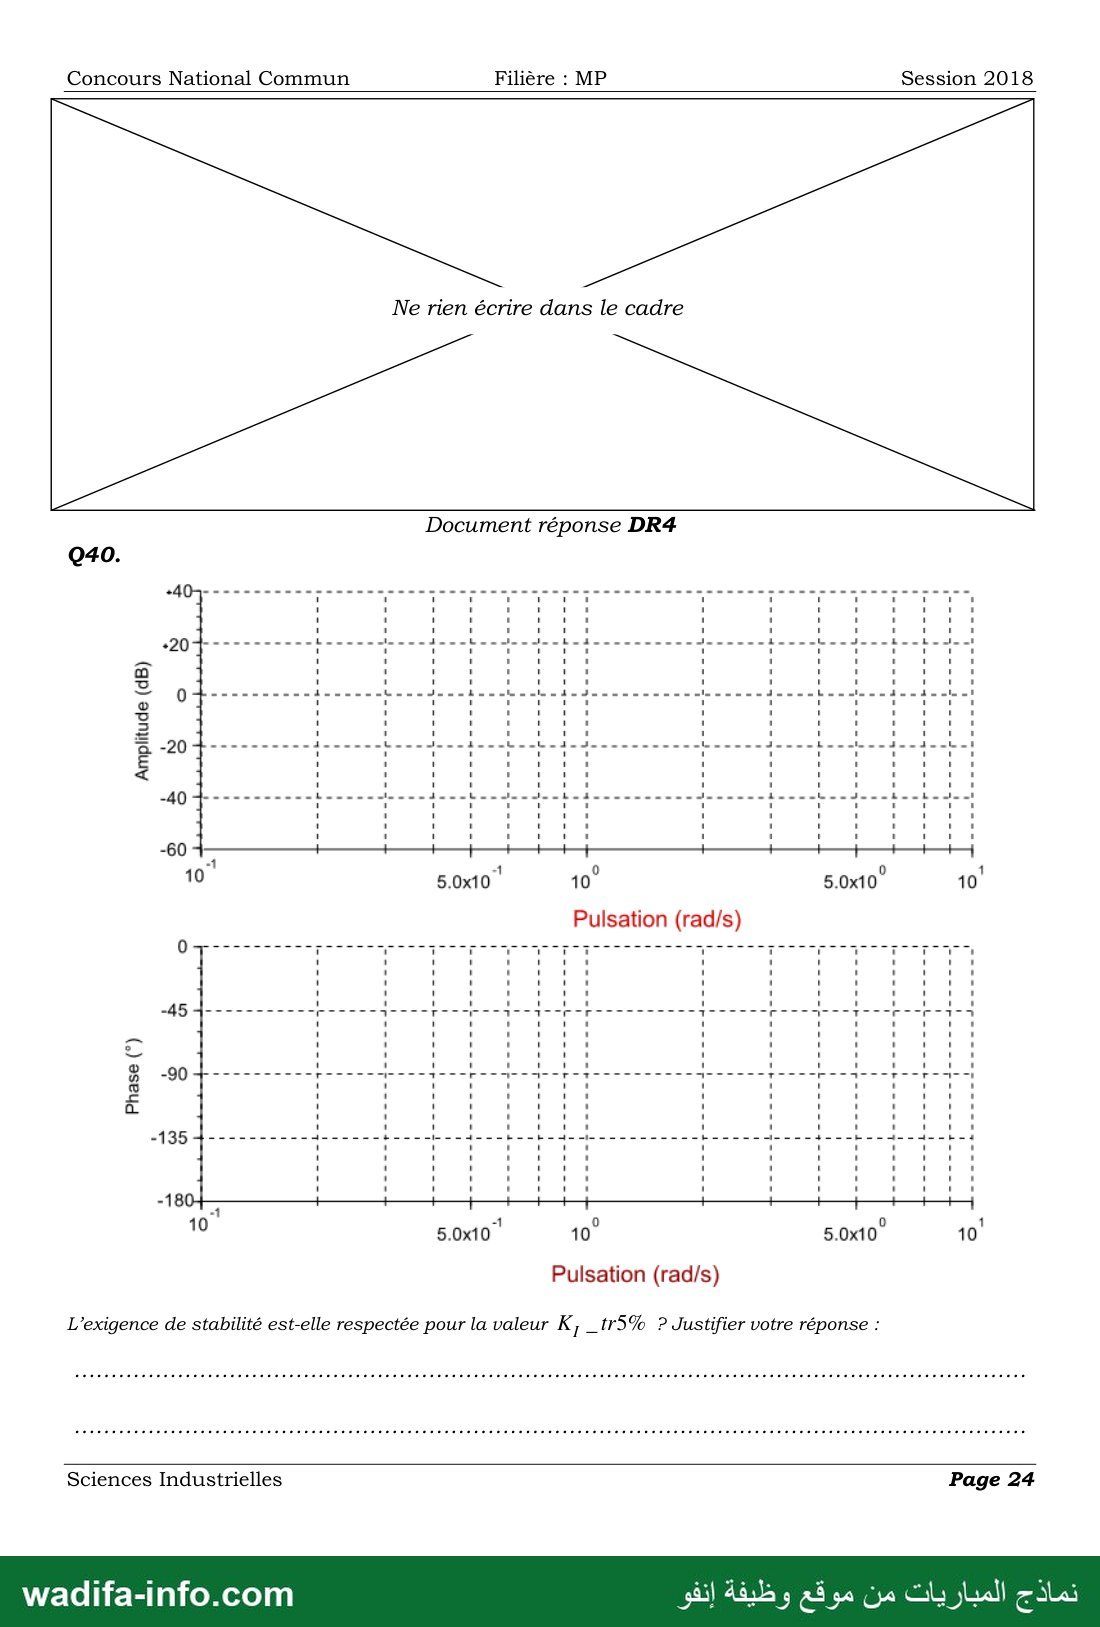
040. Tracer, sur le document réponse DR4, les diagrammes de Bode de la F.T.B.0.
Corrigée pourK, =1. L’exigence de stabilité est-elle respectée pour la valeur
K, _tr5% ? Justifier votre réponse.
Sciences Industrielles Page 20
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
نماذج المباريات من
موقع وظيفة
إنفو
2
9
2
Page 21
Sciences Industrielles
029 a , Q29 b et Q29 ©
te copie en précisant le numéro de chaque question.
reponses sur vo
Détailler vos
Pulsation (rad/s)
(.) eseud
اتن )اا خالا لا انا لا a
era refermer mer ps dcr rat ra
————Ç_—— du fus Sr Sms
jee dar fre عا ماه ds sa
Lcd ds جد لج des
dede im dede eat جو درج
; 3 1 1 1
mms ال name ant une
drift a mia ii
اتاج جل وح لجا دده
لاه ديل ات PET CT
dcesq drama demandera dame
ج جا اداج ei near en Br ee
1
seep dererd-cnedecre dise
q 8 8 g 2
ee (ap) epnudwuv
Document réponse DR1
3
8
0
غ8
5
3
3
5
2
Session 2018
Fili
Concours National Commun
— صفحة 22 —
Concours National Commun Filière : MP Session 2018
Ne rien écrire dans le cadre
Document réponse DR2
035
78 782 784 786 78 79 2
Tableau T2
Stabilité : MP
Précision : ولي ١ +
Rapidité : tr5% |
Dépassement : D%
En considérant les trois valeurs 461 ى Ke =1, Ke = K, _tr5% (figue 18) etK, = K, _MP45°,
conclure quant à l’influence du gainK, sur les performances de l’asservissement.
Sciences Industrielles Page 22
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 23 —
نماذج المباريا
ات من موقع و
2
9
2
Page 3
Sciences Industrielles
5
2
:0 : 9 3
: : 9 5د
: 1 8 5
3 : 5
N 538 ï ; َ s © نم
9 (ap) opnudury (,) eseug 39 8
D E 5 بن
Document réponse DR3
بحا
Session 2018
ere
Fili
Concours National Commun
— صفحة 24 —
42
3
5
3
wadifa-info.com
Page 24
Sciences Industrielles
tr5% ? Justifier votre réponse :
L’exigence de stabilité est-elle respectée pour la valeur K,
Pulsation (rad/s)
10
-18
ا a اجو ا اح وقد ات ا اج جه الو ال - اله éd
ادا با ادال د ديات تت باح .تت دالب تت تبات .ات تت تب لت ا دالت د ذالم ات ب ذا سات سال ات يات -أسا- بت سعط
due dessin : ا ل لت ا ا ل ل لات ات ات لت ل cuuunucuunnduounuuuuosuuduunuhuuuluuuluumdudusuuuuu 0
!ات ب لماكل تت دام تت ا تبت بت لا تت تبت ات نبت تت تت الال د ات ات ==-=x===-=xd-= xxx
اد ع لم ل نا ع اع ل عد اعد عه PE PE, PE أي اع اعد عند اعد عه اعد اعد اع اد عد الله عه أ عد اه EE أيه عد عد ينأ عند عد عه اه عد عد ع عد أ لد عد ا د ا عله
0 0 1
5.0x10 10 5.0x10 10
Pulsation (rad/s)
Li ل
Li ل
4 ومر ee ee) de اماك ازا ee امسا is موقي الايد ما ًامد لاسا :كار أج مواد د ادا
te Li لاوا كا ها و وات از أت يسع روجأم لوسك وول جاح اوم لج عه جد ولاج لور لماص is افده 4 Es الالال ie
1
ممع دده حل 340
(gp) 80007
4
-45
09: m
(,) aseud
020.
Document réponse 4
2
3
8
0
0
5
Session 2018
Filière : MP
Concours National Commun
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Épreuve de Sciences Industrielles pour l'Ingénieur du Concours National Commun (CNC) 2018, filière MP. Le support est l'EGTS (Electric Green Taxiing System, Safran), un système de taxiage électrique monté sur les trains principaux d'un Airbus A320. C'est un problème de 40 questions en quatre parties : dynamique en translation (Q1–Q7), dynamique en virage (Q8–Q14), transmission et embrayage (Q15–Q24), asservissement de vitesse (Q25–Q40). Il comporte 4 documents réponses de diagrammes de Bode et de réponses temporelles. Voici une correction méthodologique proposée.
💡 Avant de commencer : les quatre parties sont indépendantes. Les parties I et II sont des applications directes du PFD sur un avion en translation puis en rotation autour d'un point fixe. Soignez le roulement sans glissement et les bras de levier. La partie III se traite surtout à l'énergétique (inertie équivalente, puissance des interefforts). La partie IV est de l'automatique classique : second ordre, erreurs statiques, Routh, marges. Dans les questions graphiques, lisez les valeurs aux points caractéristiques (gain statique, phase −90°, −45°, −135°).
Partie I – Translation rectiligne sur piste en pente
- Q1. Roulement sans glissement en M : V(M∈roue/0) = V(C∈avion/0) + ωroueya ∧ CM = v xa + ωroueya ∧ (−R za) = (v − Rωroue)xa = 0. Donc v(t) = R·k·ωMot(t).
- Q2. L'inertie des roues et des moteurs est négligée et l'avion est en translation (Ω = 0). Donc σG = 0 et δG = 0. La résultante dynamique vaut m·a(G/0) = m ẍ xa, car xa est fixe dans R0.
- Q3. Avec g = −g z0 et z0 = −sinα xa + cosα za, le poids s'écrit mg sinα xa − mg cosα za. On obtient :
sur xa : 2T1 − m CRR + m g sinα = m ẍ ;
sur za : 4N1 + N2 − m g cosα = 0.
Avec α = −0,86°, la pente s'oppose bien à la montée. - Q4. Moment en G sur ya, avec GM = −L1xa − h za et GN = L2xa − h za : 4L1N1 − 2hT1 − L2N2 + h·m·CRR = 0. Le moment dynamique est nul et le poids passe par G.
- Q5. Lois de Coulomb pour une roue motrice : non-glissement si |T1| ≤ f·N1. À la limite du glissement, la réaction est sur le cône de frottement : |T1| = f·N1 = 0,3 N1.
- Q6. Roue d'inertie négligée, moment en C sur ya. Le réducteur est parfait, donc le couple sur la roue vaut CM/k. L'action de la piste donne (−R za) ∧ T1xa = −RT1 ya. D'où T1 = CM/(k·R).
- Q7. On reporte dans l'équation sur xa, avec ẍ = Rk ω̇Mot : 2CM/(kR) = m R k ω̇Mot + m(CRR − g sinα). D'où CRés = m·k·R·(CRR − g sinα)/2 et Ja = m·k2·R2/2.
Partie II – Virage
- Q8. Les roues arrière ne glissent pas latéralement, donc I est sur l'axe (D, ya). La roue avant roule selon xTa, donc V(N) ⊥ IN. Avec IN = (L1 + L2)xa + λMya et xTa = cosβ xa + sinβ ya : λM = −(L1 + L2)/tanβ. Enfin V(D) = ωavionza ∧ ID = −λMωavionxa, soit V(D, avion/0) = [(L1 + L2)/tanβ]·ωavion xa. β est orienté par za : pour le virage de la figure 5_1, β < 0 et ωavion < 0.
- Q9. En M1, avec DM1 = −L3ya − R za : V(M1∈avion/0) = (v + L3ωavion)xa. Le roulement sans glissement impose Rωroue,d = v + L3ωavion, avec ωavion = v·tanβ/(L1 + L2). D'où ωM1 = v(t)·(L1 + L2 + L3tanβ) / [k·R·(L1 + L2)].
- Q10. Par symétrie, en M2 : ωM2 = v(t)·(L1 + L2 − L3tanβ) / [k·R·(L1 + L2)]. La roue intérieure au virage tourne moins vite.
- Q11. Rotation autour de (M1, z0) avec M1 fixe, M1G = L1xa + L3ya + R za. Résultante : m ψ̇(−L3xa + L1ya). Moment cinétique en G : σG = ψ̇(−E xa + C za).
- Q12. M1 est fixe et z0 constant, donc δM1·z0 = d(σM1·z0)/dt = [C + m(L12 + L32)]ψ̈. Moments en M1 sur z0 : l'action en M1 donne 0 ; celle en M2 donne 2L3ya ∧ T1gxa = −2L3T1g ; les actions verticales (N2, poids) donnent 0 ; la résistance au roulement en N, de direction V(G)/‖V(G)‖ = (−L3xa + L1ya)/√(L12 + L32), donne −mCRR[L1(L1 + L2) + L32]/√(L12 + L32). D'où :
−2L3T1g − m CRR[L1(L1 + L2) + L32]/√(L12 + L32) = [C + m(L12 + L32)]ψ̈. - Q13. On a V(M2∈avion/0) = ψ̇za ∧ 2L3ya = −2L3ψ̇ xa. Le roulement sans glissement donne ωM2 = −2L3ψ̇/(k·R).
- Q14. Comme en Q6, T1g = CM2/(kR) et ψ̈ = −kR ω̇M2/(2L3). On obtient J = k2R2[C + m(L12 + L32)]/(4L32) et Cr = −(kR/2L3)·m·CRR[L1(L1 + L2) + L32]/√(L12 + L32). Le signe est cohérent avec ωM2 < 0 pour ψ̇ > 0 : le couple s'oppose au mouvement. La liste de variables de l'énoncé (sans L2) suggère que la résistance au roulement est ramenée à l'aplomb de G. Le crochet devient alors √(L12 + L32) et Cr = −(kR/2L3)·m·CRR√(L12 + L32).
Partie III – Transmission et embrayage
III_1 – Mise en rotation des roues à l'atterrissage
- Q15. T(Σ/1) = ½(J2ω22 + J3ω32 + J4ω42) = ½Jéqω42, avec Jéq = J4 + r342J3 + r242J2.
- Q16. TEC sur Σ/1 (repère supposé galiléen), EGTS désactivé (couple moteur nul), liaisons parfaites. Seule travaille l'action de 5 sur 4b, avec V(I∈4b/1) = ω4ya ∧ (−R4bza) = −R4bω4xa. Sa puissance vaut F cos20°·R4bω4. On obtient Jéqω4ω̇4 = F cos20°·R4bω4, avec ω4 = ωroue/r54 : F = Jéq·(dωroue/dt) / (r54·R4b·cos20°).
- Q17. Rapports (engrenages extérieurs, signes sans effet sur les carrés) : |r54| = Z4b/Z5 = 32/127 ≈ 0,252 ; |r34| = Z4a/Z3b = 71/21 ≈ 3,381 ; |r24| = (Z3a/Z2)(Z4a/Z3b) = (79/20)(71/21) ≈ 13,35.
Jéq = 0,0561 + 0,013 × 11,43 + 0,0152 × 178,3 ≈ 0,056 + 0,149 + 2,711, soit Jéq ≈ 2,92 kg·m2.
La figure 7 donne dωroue/dt = (1750 × 2π/60)/0,1 ≈ 1833 rad/s2.
|F| = 2,92 × 1833/(0,252 × 0,064 × 0,940), soit |F| ≈ 3,5·105 N : l'effort est énorme, ce qui justifie l'embrayage.
III_2 – Couple transmissible
- Q18. La pression est uniforme sur la couronne Ri ≤ r ≤ Re : Fe = −P·π(Re2 − Ri2), de module Pπ(Re2 − Ri2).
- Q19. En glissement, tM = μP (tangentiel, selon ±u). On a AM ∧ t = r v ∧ μP u = μPr ya et dS = r dr dθ. D'où CAm = ∫∫μPr2dr dθ = (2/3)πμP(Re3 − Ri3), soit aussi (2/3)μ|Fe|(Re3 − Ri3)/(Re2 − Ri2).
- Q20. Inerties négligées, bilan de puissance : Feve = ηrηvCmeωme, avec ve = pvλωme/(2π). D'où Fe = 2π·ηrηv·Cme/(λ·pv) et P = 2ηrηvCme/[λpv(Re2 − Ri2)].
III_3 – Énergie dissipée à l'embrayage
- Q21. On isole As et on écrit le moment dynamique sur son axe de rotation (l'axe ya de la figure 13 ; l'énoncé écrit xa) : JAs·dωAs/dt = CAm − Cr.
- Q22. Le second membre est constant : ωAs(t) = (CAm − Cr)t/JAs. D'où te = JAs·ωAm/(CAm − Cr), à condition que CAm > Cr.
- Q23. La puissance des interefforts dépend de la vitesse relative : P(Am↔As) = −CAm·(ωAm − ωAs(t)). Elle est négative : c'est de la puissance dissipée.
- Q24. W = ∫0teCAm(ωAm − ωAs)dt = CAmωAmte/2, soit W = JAs·CAm·ωAm2/[2(CAm − Cr)]. D'où le choix d'un embrayage à crabots, sans glissement.
Partie IV – Asservissement de vitesse
- Q25. De la figure 15_b : ΩMot[k2 + RJap + LJap2] = kU − (R + Lp)CRés. D'où kM = 1/k ≈ 2,22 rad·s−1/V, kr = R/k2 ≈ 0,0346, τ = L/R ≈ 0,43 s, ωn = k/√(LJa) ≈ 0,158 rad/s et z = (R/2k)√(Ja/L) ≈ 7,38. Le système est très amorti, avec deux pôles réels : environ 0,0108 rad/s (T ≈ 93 s) et 2,32 rad/s (T ≈ 0,43 s).
- Q26. On a V = ρRmΩMot et UM = KCapΩMot. Pour avoir ε = 0 lorsque V = VC, il faut KG = KCap/(ρ·Rm).
- Q27. HBO(p) = KCK/(1 + 2zp/ωn + p2/ωn2).
- Q28. HBF = KBF/(1 + 2ξp/ω0 + p2/ω02), avec KBF = KCK/(1 + KCK), ω0 = ωn√(1 + KCK) et ξ = z/√(1 + KCK).
- Q29 a. Gain statique d'environ 6 dB, donc K ≈ 2. La phase vaut −90° vers ωn ≈ 0,16 rad/s. La phase passe par −45° vers 0,011 rad/s et par −135° vers 2,3 rad/s : ce sont les deux cassures ω1, ω2. On a ωn = √(ω1ω2) et z = (ω1 + ω2)/(2ωn) ≈ 7,4, ce qui est cohérent avec Q25.
- Q29 b. Gain asymptotique : palier à 6 dB jusqu'à 0,011 rad/s, puis −20 dB/décade jusqu'à 2,3 rad/s, puis −40 dB/décade. Phase asymptotique : 0°, puis −90° entre les deux cassures, puis −180°.
- Q29 c. La phase vaut −135° pour ω ≈ 2,34 rad/s, où le gain vaut environ −43,8 dB. D'où KC_MP45° ≈ 155 (+43,8 dB).
- Q30. Le temps de réponse est minimal pour ξ ≈ 0,7 : 1 + 2KC = (z/0,7)2, d'où KC_tr5% ≈ 55. On a alors ω0 ≈ 1,67 rad/s et tr5% ≈ 1,7 s (cohérent avec la figure 18).
- Q31. FTBO de classe 0 : εSC = v0/(1 + KCK) = v0/(1 + 2KC).
- Q32. HCR(p) = −HR2(p)/[1 + KCH(p)].
- Q33. ε = −V avec VC = 0. Le théorème de la valeur finale donne εS_Pert = G·C0/(1 + 2KC).
- Q34. Aucune influence : la perturbation ne modifie pas l'équation caractéristique 1 + C(p)H(p) = 0, donc ni les pôles ni la stabilité. Elle n'agit que sur la précision.
- Q35 (tableau T2). Pour KC = KC_MP45° (DR2) : MP = 45°, εS ≈ 5 − 4,98 = 0,02 m/s (consigne et perturbation), tr5% ≈ 2,6 s, D% ≈ (6,12 − 4,98)/4,98 ≈ 23 %. Comparaison :
KC = 1 : MP ≈ 120°, εS ≈ 1,7 m/s, tr5% ≈ 90 s, D = 0 ;
KC_tr5% ≈ 55 : MP ≈ 66°, εS ≈ 0,05 m/s, tr5% ≈ 1,7 s, D ≈ 5 %.
Conclusion : augmenter KC améliore la précision et la rapidité (jusqu'à ξ ≈ 0,7), mais dégrade la stabilité (MP diminue, dépassement accru). L'erreur n'est jamais nulle avec un correcteur proportionnel. - Q36. Avec C = KI/p, la FTBO devient de classe 1 et l'intégrateur est placé en amont de la perturbation. D'où εCons = 0 et εPert = 0 pour des échelons.
- Q37. L'équation caractéristique s'écrit p3/ωn2 + (2z/ωn)p2 + p + KIK = 0. Le critère de Routh donne 2z/ωn > KIK/ωn2, d'où KI_limite = 2zωn/K = R/(L·K) ≈ 1,17.
- Q38. La phase de la FTBO vaut −135° vers ω ≈ 0,0107 rad/s, où le gain (pour KI_limite) vaut environ +43,8 dB. D'où a ≈ 1/155 ≈ 6,4·10−3 (KI ≈ 7,5·10−3). Pour KI_limite, le gain est de 0 dB au passage à −180° (ω = ωn ≈ 0,158 rad/s). Donc MG = −20 log a ≈ 43,8 dB. La figure 19 montre que le système est alors stable et précis, mais très lent (plusieurs centaines de secondes) et très oscillant.
- Q39. Avec la FTBO de l'énoncé, HBOC = 4,65KI/[p(1 + 0,43p)], la FTBF est un second ordre : ω0BF = √(4,65KI/0,43) et ξBF = 1/[2√(4,65 × 0,43 KI)]. La réponse la plus rapide correspond à ξBF = 0,7, d'où KI_tr5% ≈ 0,255 et D% ≈ 4,6 %. Remarque : avec TI = 93 s (mode lent), on trouverait K/TI ≈ 0,0215 au lieu de 4,65 = K/0,43. On applique ici l'expression donnée par l'énoncé.
- Q40. Bode pour KI = 1 : gain de 13,3 dB à 1 rad/s, pente −20 dB/décade, cassure à 1/0,43 ≈ 2,33 rad/s, puis −40 dB/décade. La phase va de −90° à −180°, avec −135° à 2,33 rad/s. Pour KI_tr5% (−11,8 dB), la pulsation de coupure est d'environ 1,08 rad/s, d'où MP ≈ 65° ≥ 45° : l'exigence de stabilité est respectée, avec une erreur statique nulle et un dépassement d'environ 5 %.
💡 À retenir pour le CNC MP (SII) : roulement sans glissement et CIR d'un véhicule en virage, PFD d'un solide en translation puis en rotation autour d'un point fixe (théorème de Huygens), inertie équivalente d'un train d'engrenages, couple transmissible d'un embrayage à disque (pression uniforme), énergie dissipée pendant le glissement, modèle d'un moteur à courant continu (ou synchrone piloté en vectoriel), second ordre (ξ, ω0, temps de réponse, dépassement), influence du gain proportionnel, critère de Routh, marges de gain et de phase, correcteurs I et PI par compensation de pôle.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1737/نموذج-المباراة-الوطنية-المشتركة-CNC-2018-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
