
نموذج المباراة الوطنية المشتركة CNC 2010: علوم المهندس - شعبة PSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/2414/نموذج-المباراة-الوطنية-المشتركة-CNC-2010-علوم-المهندس-شعبة-PSI-لولوج-مدارس-الم
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (session 2010)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس
- الدورة
- session 2010
- عدد الصفحات
- 19
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
Concours National Commun Filière : PSI session : 2010
Filière : PSI
Epreuve des Sciences Industrielles
Durée : 4 heures
_ Aucun document n'est autorisé.
CALCULATRICE NON AUTORISEE
Le sujet comporte :
- Une page de garde non numérotée
- Le texte de l'épreuve (pages numérotées de I à 14)
- Les documents réponses DRI, DR2, DR3,DR4et 5
Le sujet se compose de quatre parties : |
Partie I : Analyse fonctionnelle et étude de systèmes logiques
Partie II : Etude mécanique du dégrilleur
Partie III : Etude du moteur hydraulique 15
Partie IV : Asservissement de position et d’accélération du dégrilleur
Le candidat devra obligatoirement rendre:
- le cahier des réponses réservé à l’épreuve
- Les documents réponses DRI, DR2, DR3,DRAet DRS.
Les différentes parties de l’épreuve répondent à une progression logique dictée par les
objectifs annoncées de l’étude, au sein d’une même partie certaines questions sont
partiellement dépendantes , toute fois vous pouvez traiter les différentes parties du
sujet dans l’ordre qui vous convient , après avoir pris connaissance 7 ’intégralité du
Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d’énoncé, il le signalera
sur sa copie et devra poursuivre sa composition en expliquant les raisons des initiatives qu'il a été
amené à prendre.
Page de garde و
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun session : 2010
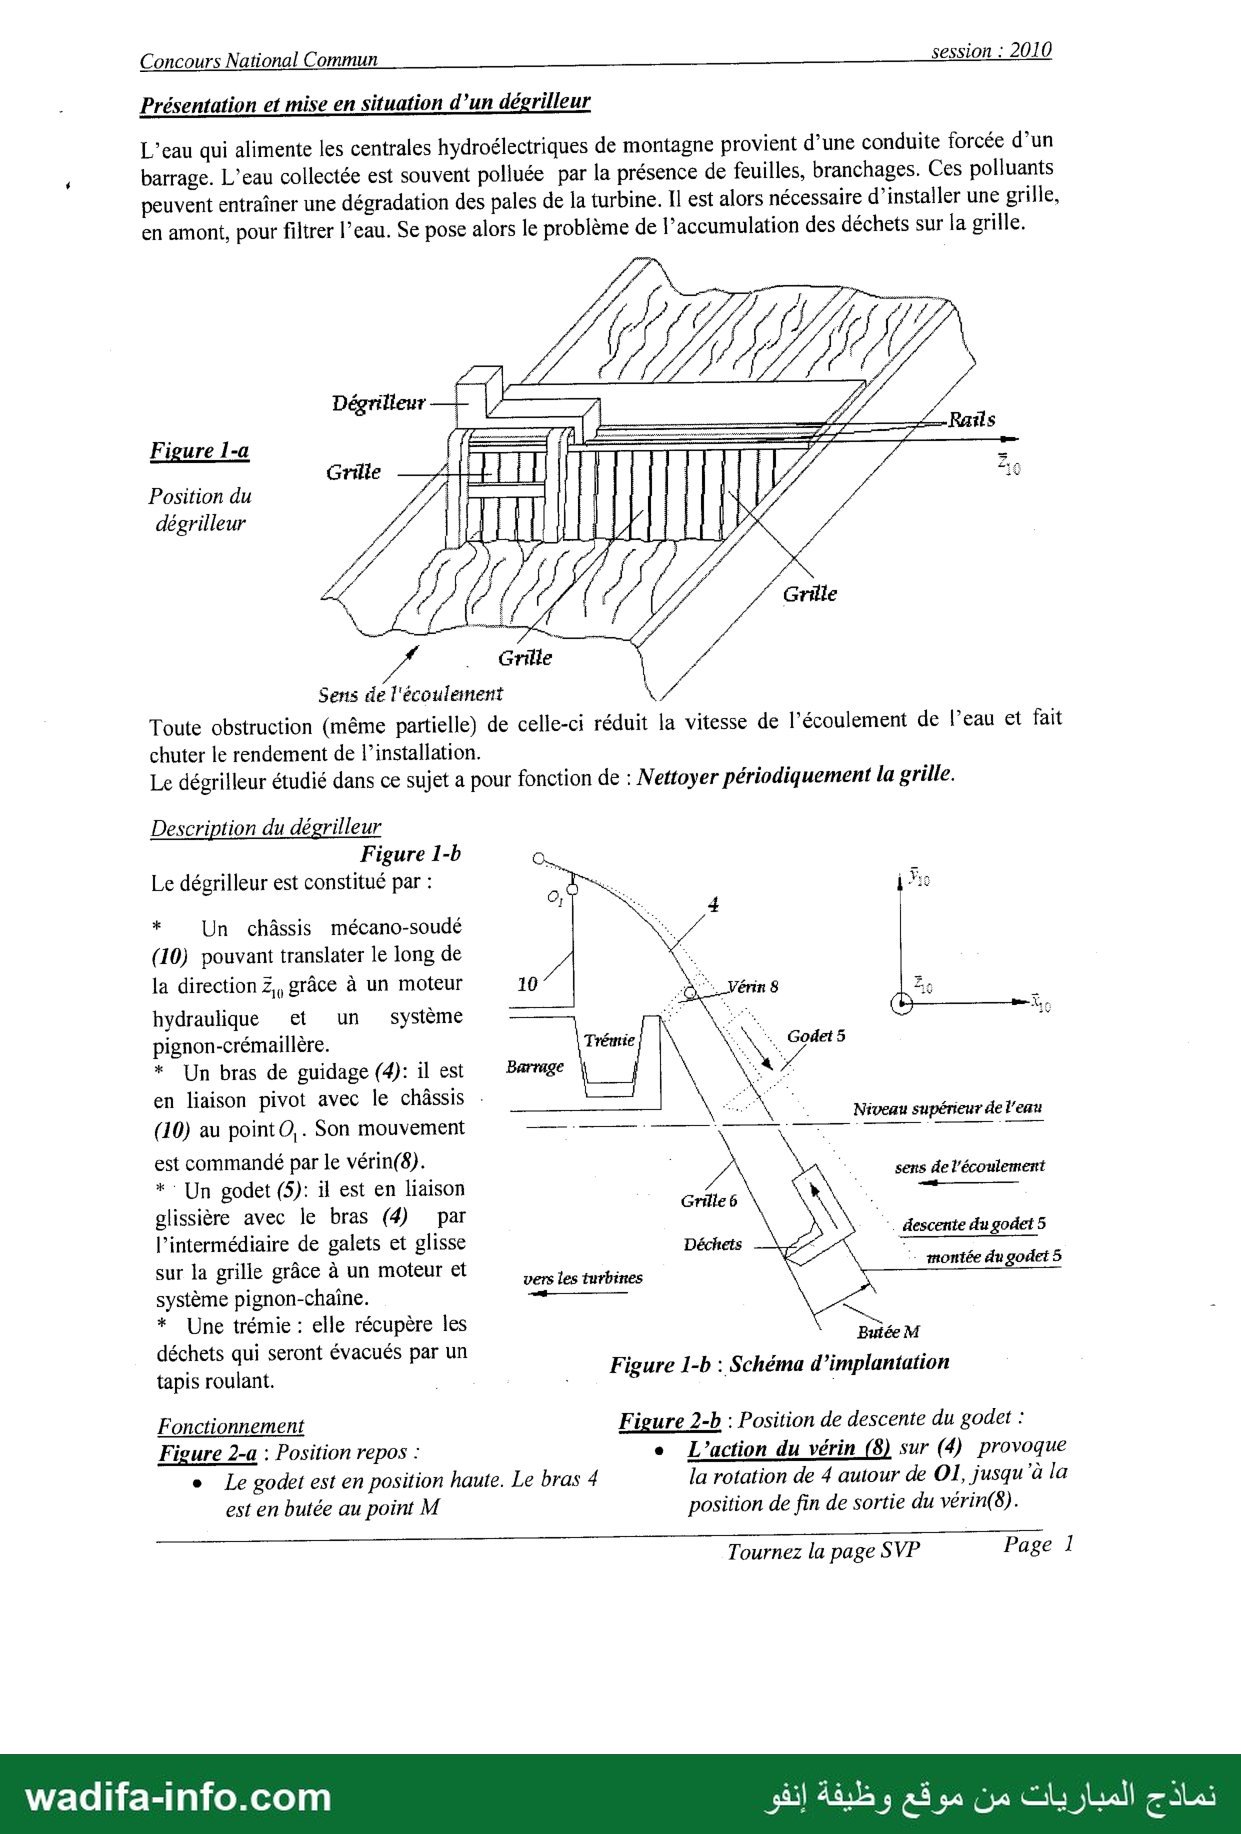
- Présentation et mise en situation d’un dégrilleur
L'eau qui alimente les centrales hydroélectriques de montagne provient d’une conduite forcée d’un
‘ barrage. L’eau collectée est souvent polluée par la présence de feuilles, branchages. Ces polluants
peuvent entraîner une dégradation des pales de la turbine. Il est alors nécessaire d’installer une grille,
en amont, pour filtrer l’eau. Se pose alors le problème de l’accumulation des déchets sur la grille.
4 F2 re
III PA
لكا سمي 0
: _ Rails
Figure l-a | اس ا ا حت a
Grille ŒIL 2 20
Position du A
4 0 | 1 |
dégrilleur م AT 5: |
/ F 7 م 4 7 1 و
و 21 ١ 7 7 م Grille
PA _ Grille À
Sens de l'écoulement LA
Toute obstruction (même partielle) de celle-ci réduit la vitesse de l'écoulement de l’eau et fait
chuter le rendement de l’installation.
Le dégrilleur étudié dans ce sujet a pour fonction de : Nettoyer périodiquement la grille.
Description du dégrilleur
Figure 1-b :
Le dégrilleur est constitué par : NT io
* Un châssis mécano-soudé 0
(10) pouvant translater ع1 8 de ا
la direction م2 grâce à un moteur 10 À. Vérin 8 2,
hydraulique et un système . # 5 Me
pignon-crémaillère. Trémie È ا Godet 5
* Un bras de guidage (4): il est Barrage 5 3
en liaison pivot avec le châssis ٠ Un Ni érieur del’
(10) au point O,. Son mouvement لحت لتكت لح — — أ ل د ا
est commandé par le vérin(8) : 01 sas liens
*: Un godet (5): il est en liaison الهس م
ain Grille 6 -
glissière avec le bras (4) par Re يدي
l'intermédiaire de galets et glisse Déchets ا ب —<— 02 ٍ 287
sur la grille grâce à un moteur et baie hs montée du godet 5
système pignon-chaîne. مممسسس_“__ههه
* Une trémie : elle récupère les "eu |
déchets qui seront évacués par un , | , 0 .
tapis roulant. | | Figure 1-b : Schéma d'implantation
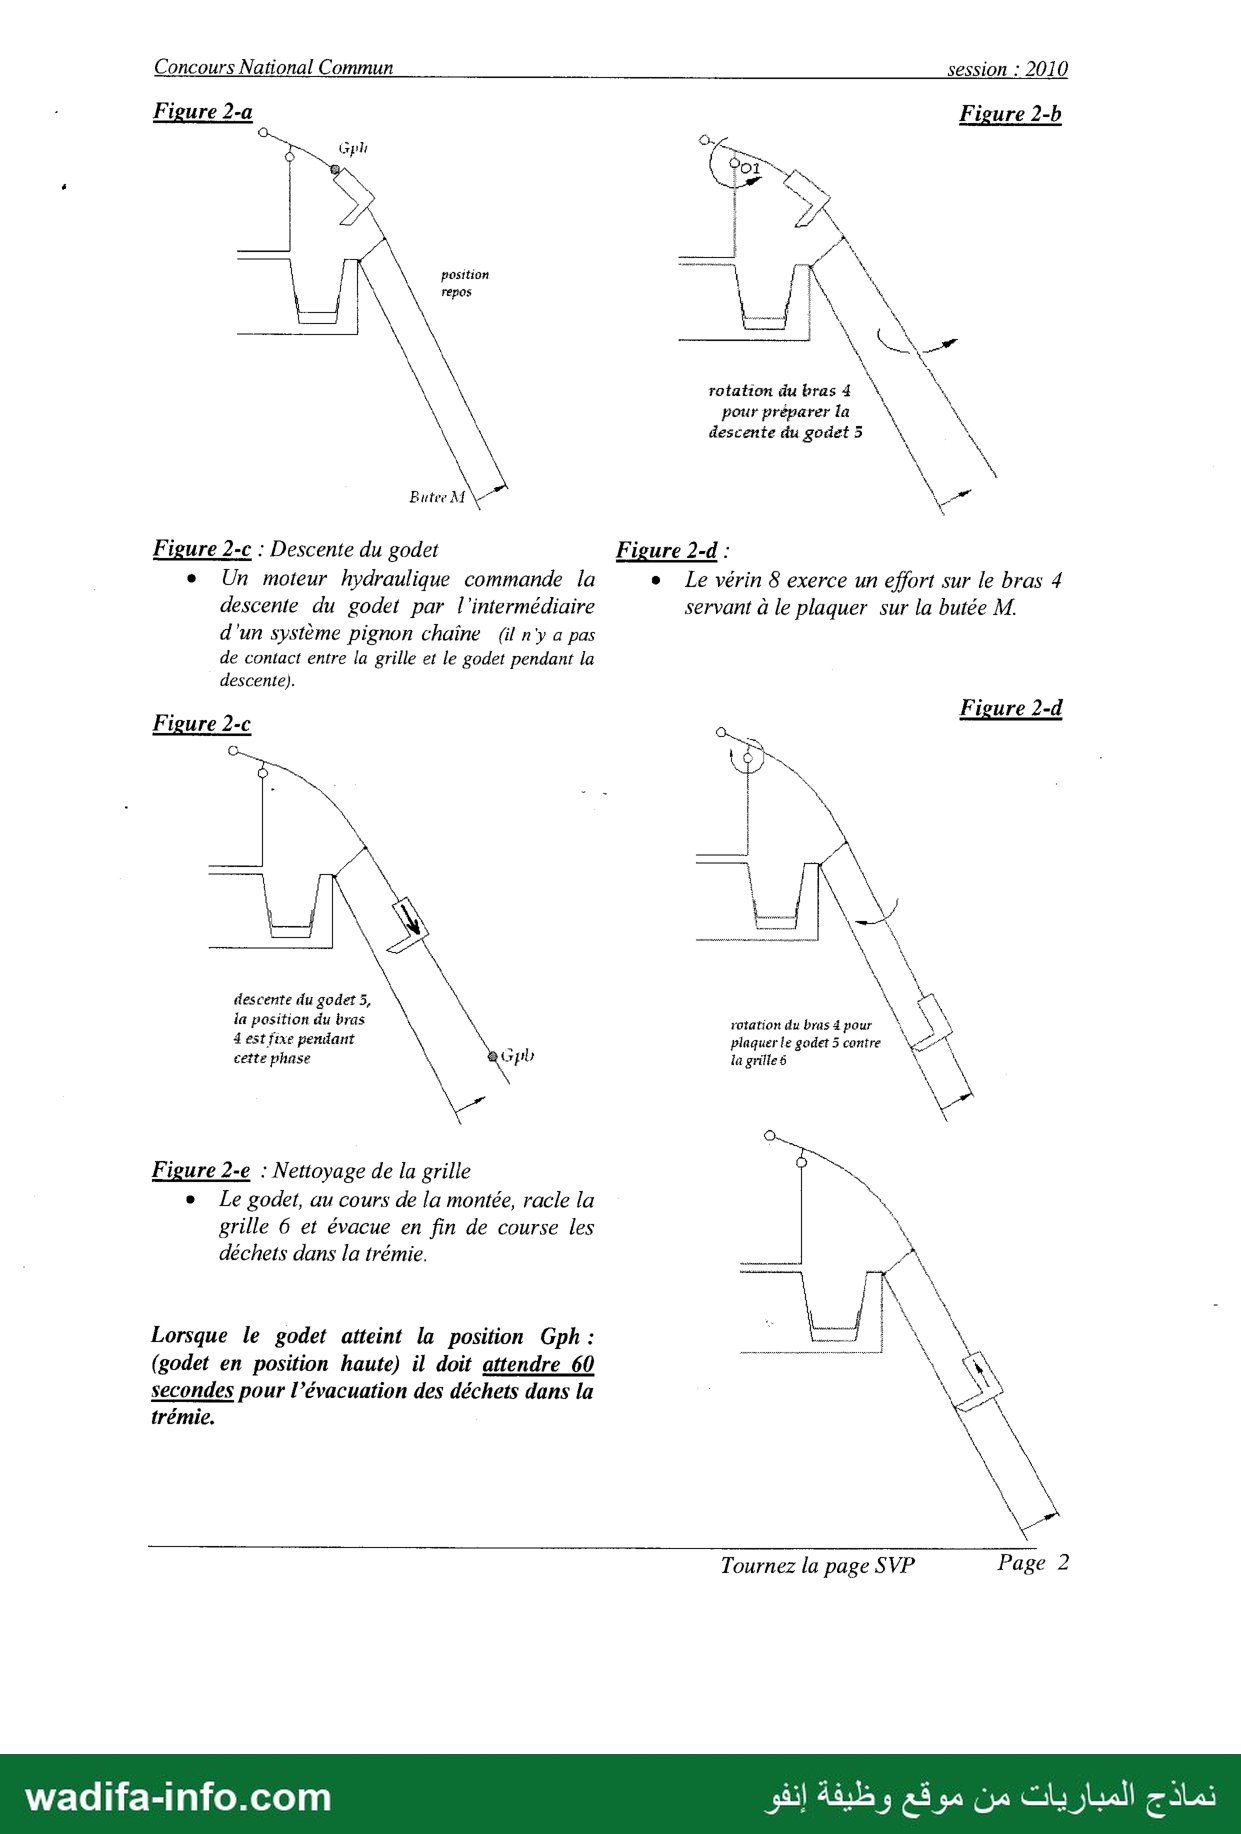
Fonctionnement Figure 2-b : Position de descente du godet :
Figure 2-a : Position repos : e L'action du vérin (8) sur (4) provoque
e Le godet est en position haute. Le bras 4 la rotation de 4 autour de OI, jusqu'à la
est en butée au point M position de fin de sortie du vérin(8).
Tournez la page SVP Page 1
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
- Figure 2-a Figure 2-b
Gpl 7
Le dl NES
| 1 7 5
position \ 2 Xe
repos \ 1 | \ X
ا حت a ل 3
\ مرحنا
rotation du bras 4 \ %
pour préparer la ل descente du godet 5 : Butre \ er
Figure 2-c : Descente du godet Figure 2-d :
e Un moteur hydraulique commande la e Le vérin 8 exerce un effort sur le bras 4
descente du godet par l'intermédiaire servant à le plaquer sur la butée M.
d'un système pignon chaîne ) n'y a pas
de contact entre la grille et le godet pendant la
descente).
Figure 2-d
Figure 2-c |
ON ١
so. 1 descente du godet 5, À ل
la position du bras rotation du bras 4 pour \ \ 4 est fixe pendant . plaquer Le godet 5 cantre VA
cette phase pb la grille 5 Ÿ ١
Figure 2-e : Nettoyage de la grille >
٠-12 godet, au cours de la montée, racle la >
grille 6 et évacue en fin de course les déchets dans la trémie. 0 ان
Lorsque le godet atteint la position 7 7 ال À +
(godet en position haute) il doit attendre 60 \ NS
secondes pour l’évacuation des déchets dans la j با
trémie. \ Tournez la page SVP Page 2
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
. Partie I°- Analyse fonctionnelle et étude de systèmes logiques :
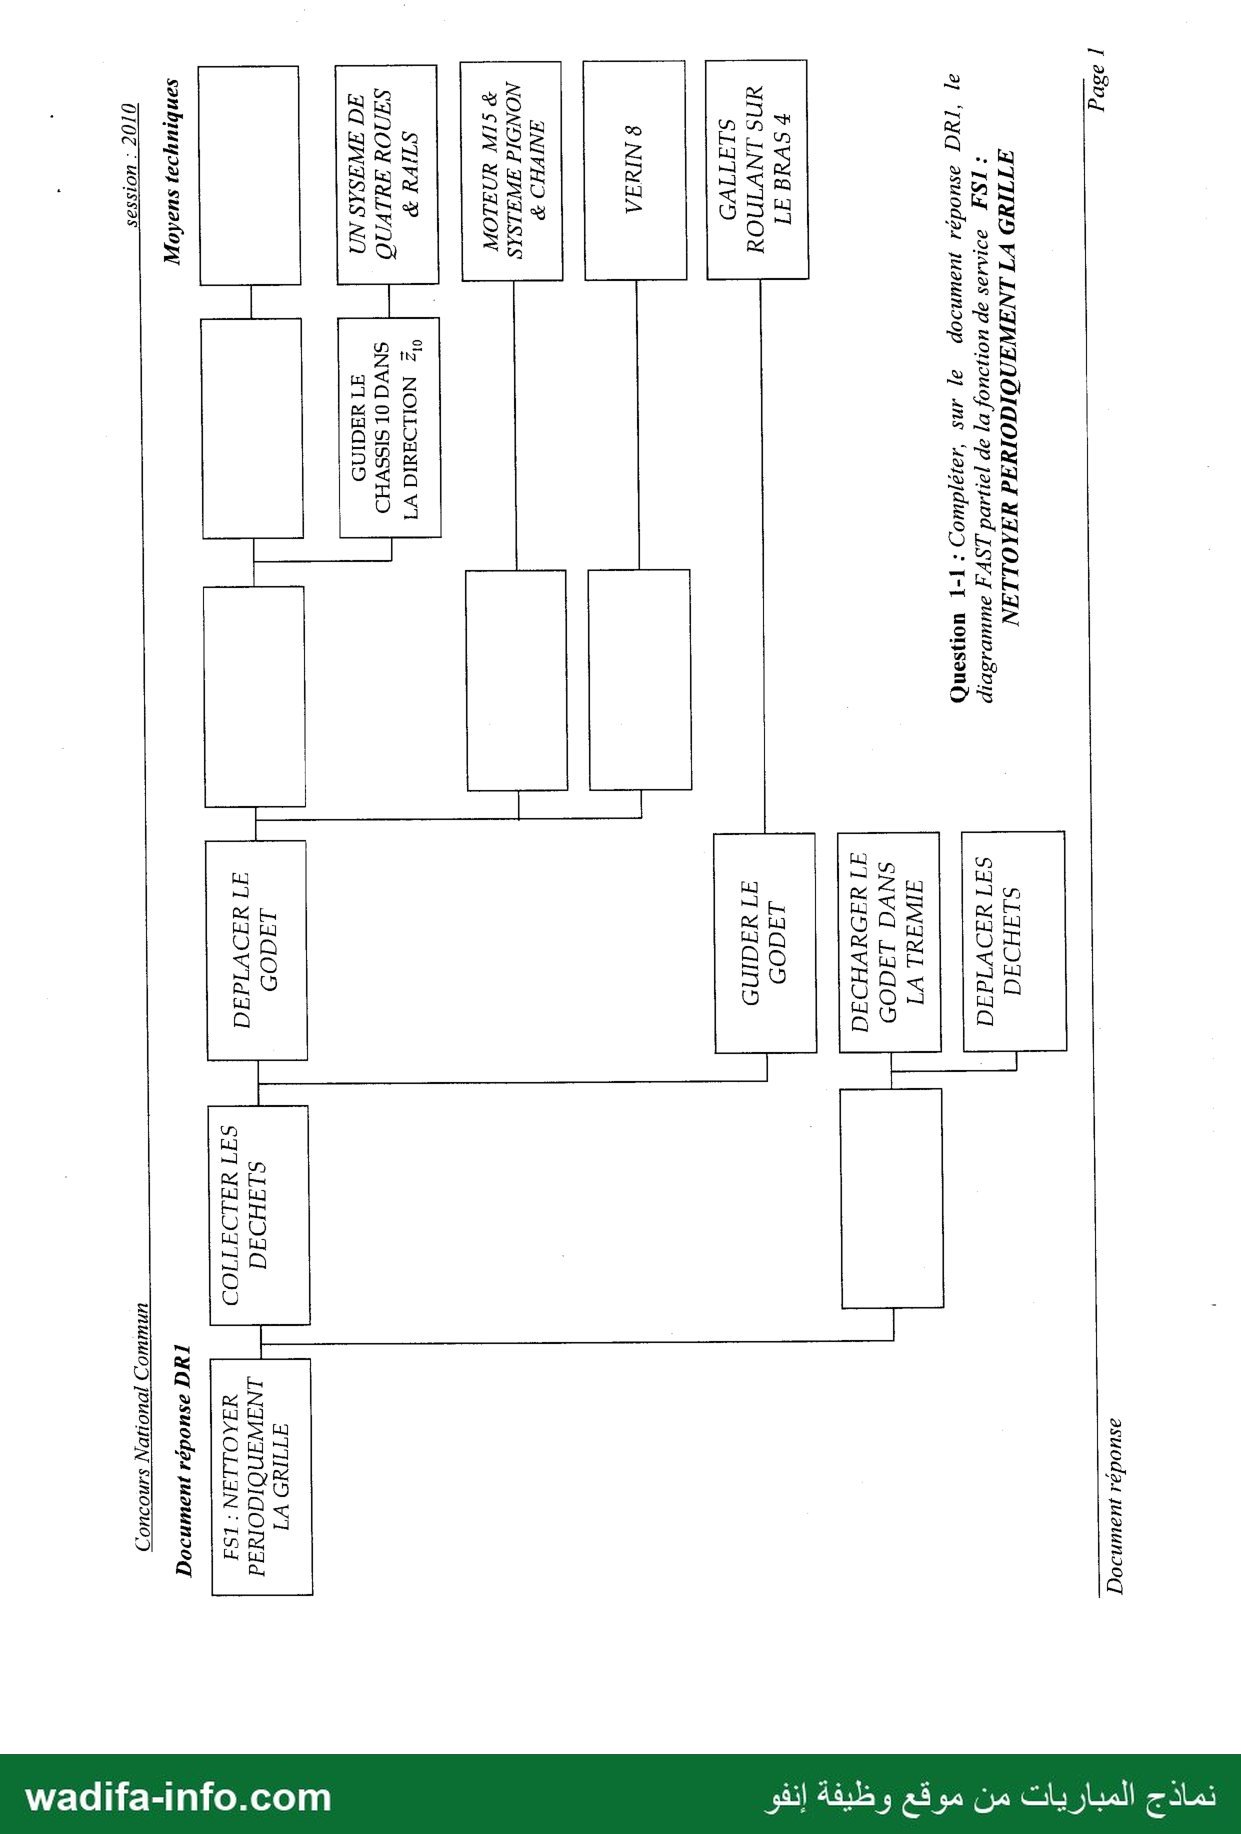
Question 1-1 : Compléter sur le document réponse DRI le diagramme FAST partiel de la fonction
; de service FSI : NETTOYER PERIODIQUEMENT LA GRILLE
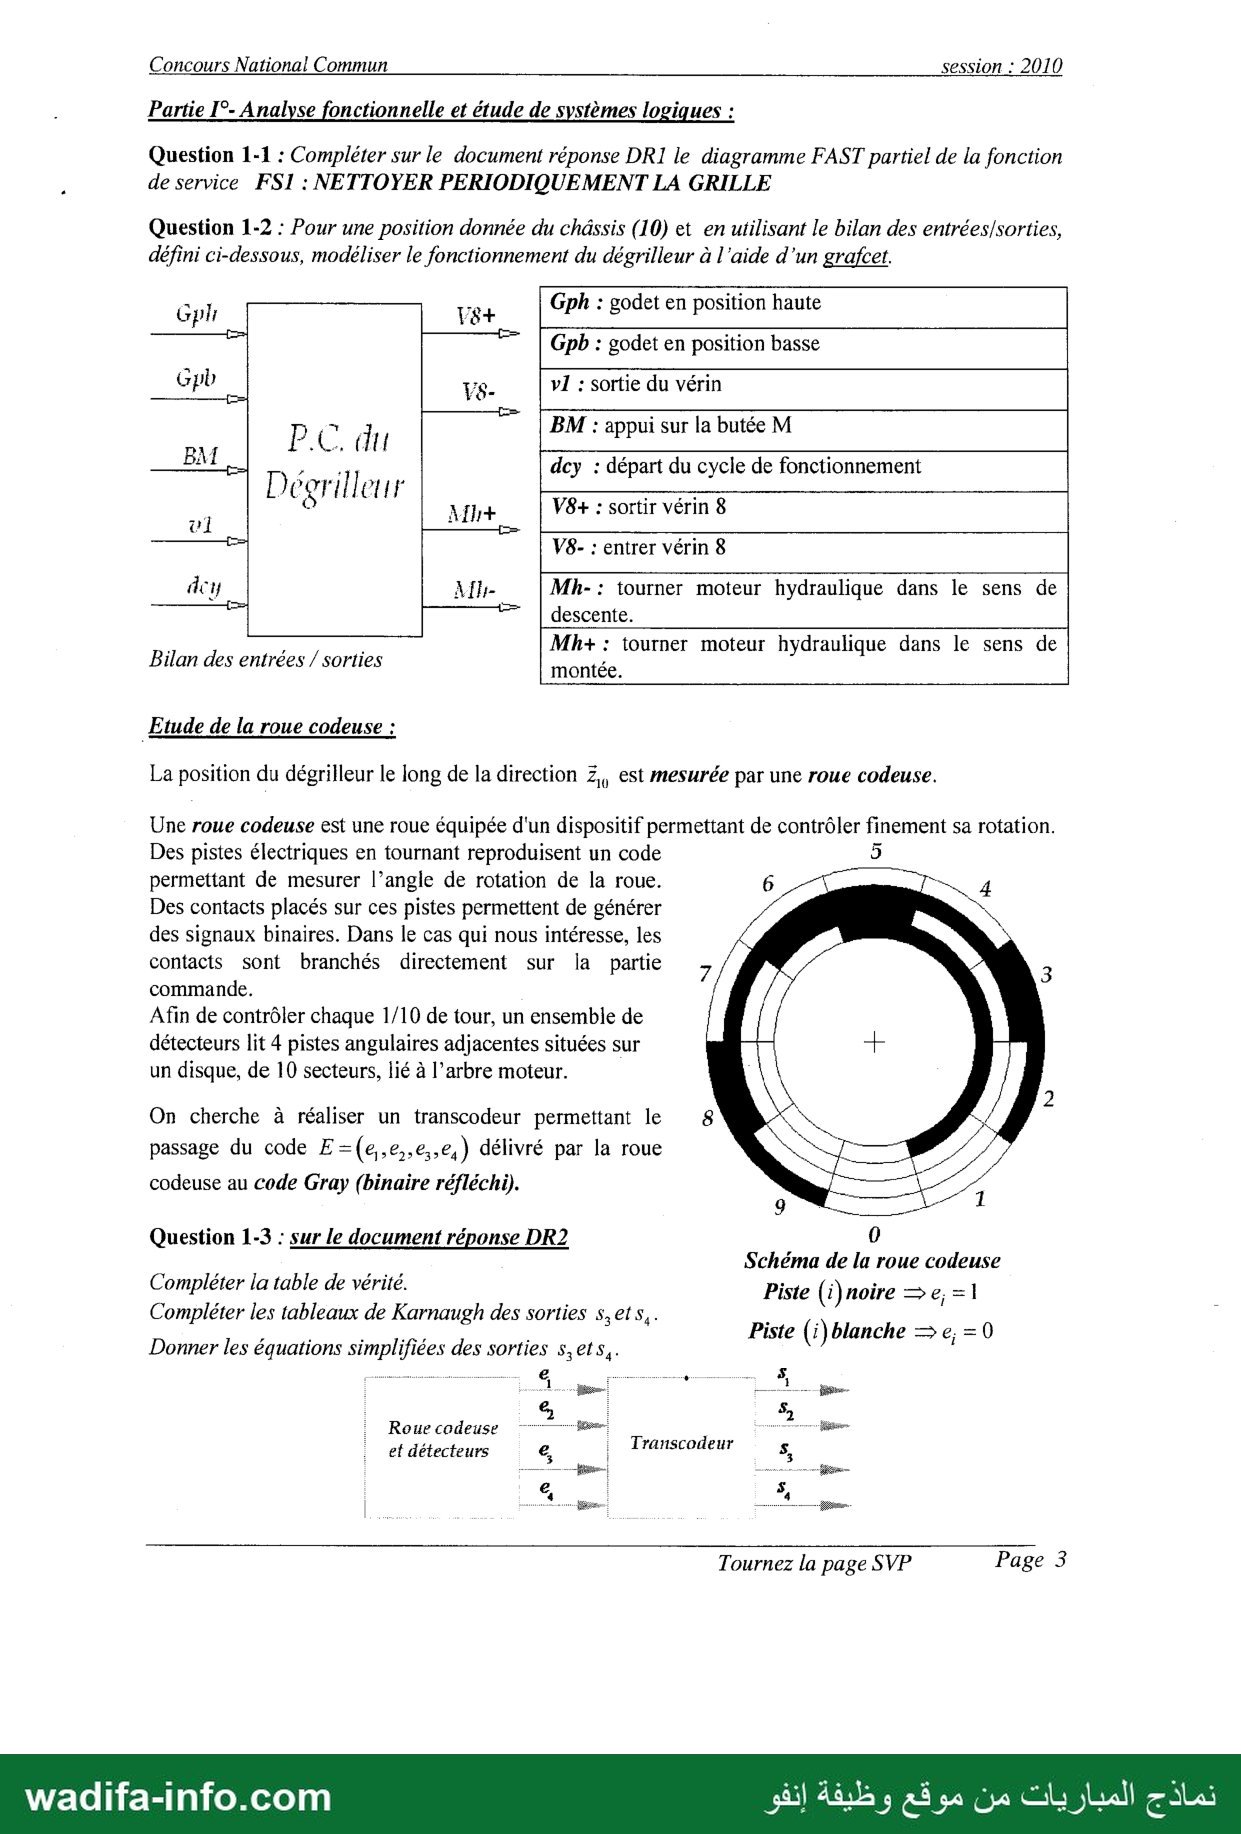
Question 1-2 : Pour une position donnée du châssis (10) et en utilisant le bilan des entrées/sorties,
défini ci-dessous, modéliser le fonctionnement du dégrilleur à l'aide d’un grafcet.
Gphr + Gph : godet en position haute
ب - | Gpb : godet en position basse
> 0 | BM : appui sur la butée M
EM Pb 88 ِ
ا اع à dcy : départ du cycle de fonctionnement
Dégrilleur .ب
âcy All Mh-: tourner moteur hydraulique dans le sens de
2 descente.
| ; | Mh+ : tourner moteur hydraulique dans le sens de
Bilan des entrées / sorties montés
Etude de la roue codeuse :
La position du dégrilleur le long de la direction Z,, est mesurée par une roue codeuse.
Une roue codeuse est une roue équipée d'un dispositif permettant de contrôler finement sa rotation.
Des pistes électriques en tournant reproduisent un code 5
permettant de mesurer l’angle de rotation de la roue. 6 Fe, 4
Des contacts placés sur ces pistes permettent de générer 0
des signaux binaires. Dans le cas qui nous intéresse, les
contacts sont branchés directement sur la partie 7 3
commande.
Afin de contrôler chaque 1/10 de tour, un ensemble de
détecteurs lit 4 pistes angulaires adjacentes situées sur +
un disque, de 10 secteurs, lié à l’arbre moteur.
On cherche à réaliser un transcodeur permettant le 8 Se.
passage du code E=(e,,e,,e,,e,) délivré par la roue . ;
codeuse au code Gray (binaire réfléchi). 2e
g 7 1
Question 1-3 : sur le document réponse DR2 0
| Schéma de la roue codeuse
Compléter la table de vérité. Piste 0 noire = e,=1 |
Compléter les tableaux de Karnaugh des sorties s,ets,. . ‘
ns Piste (i)blanche = بن =0
Donner les équations simplifiées des sorties s,ets,.
َم 8 - ان 6 ا صم
. ef détecteurs 6 | Transcodeur 5,
Tournez la page SVP Page 3
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
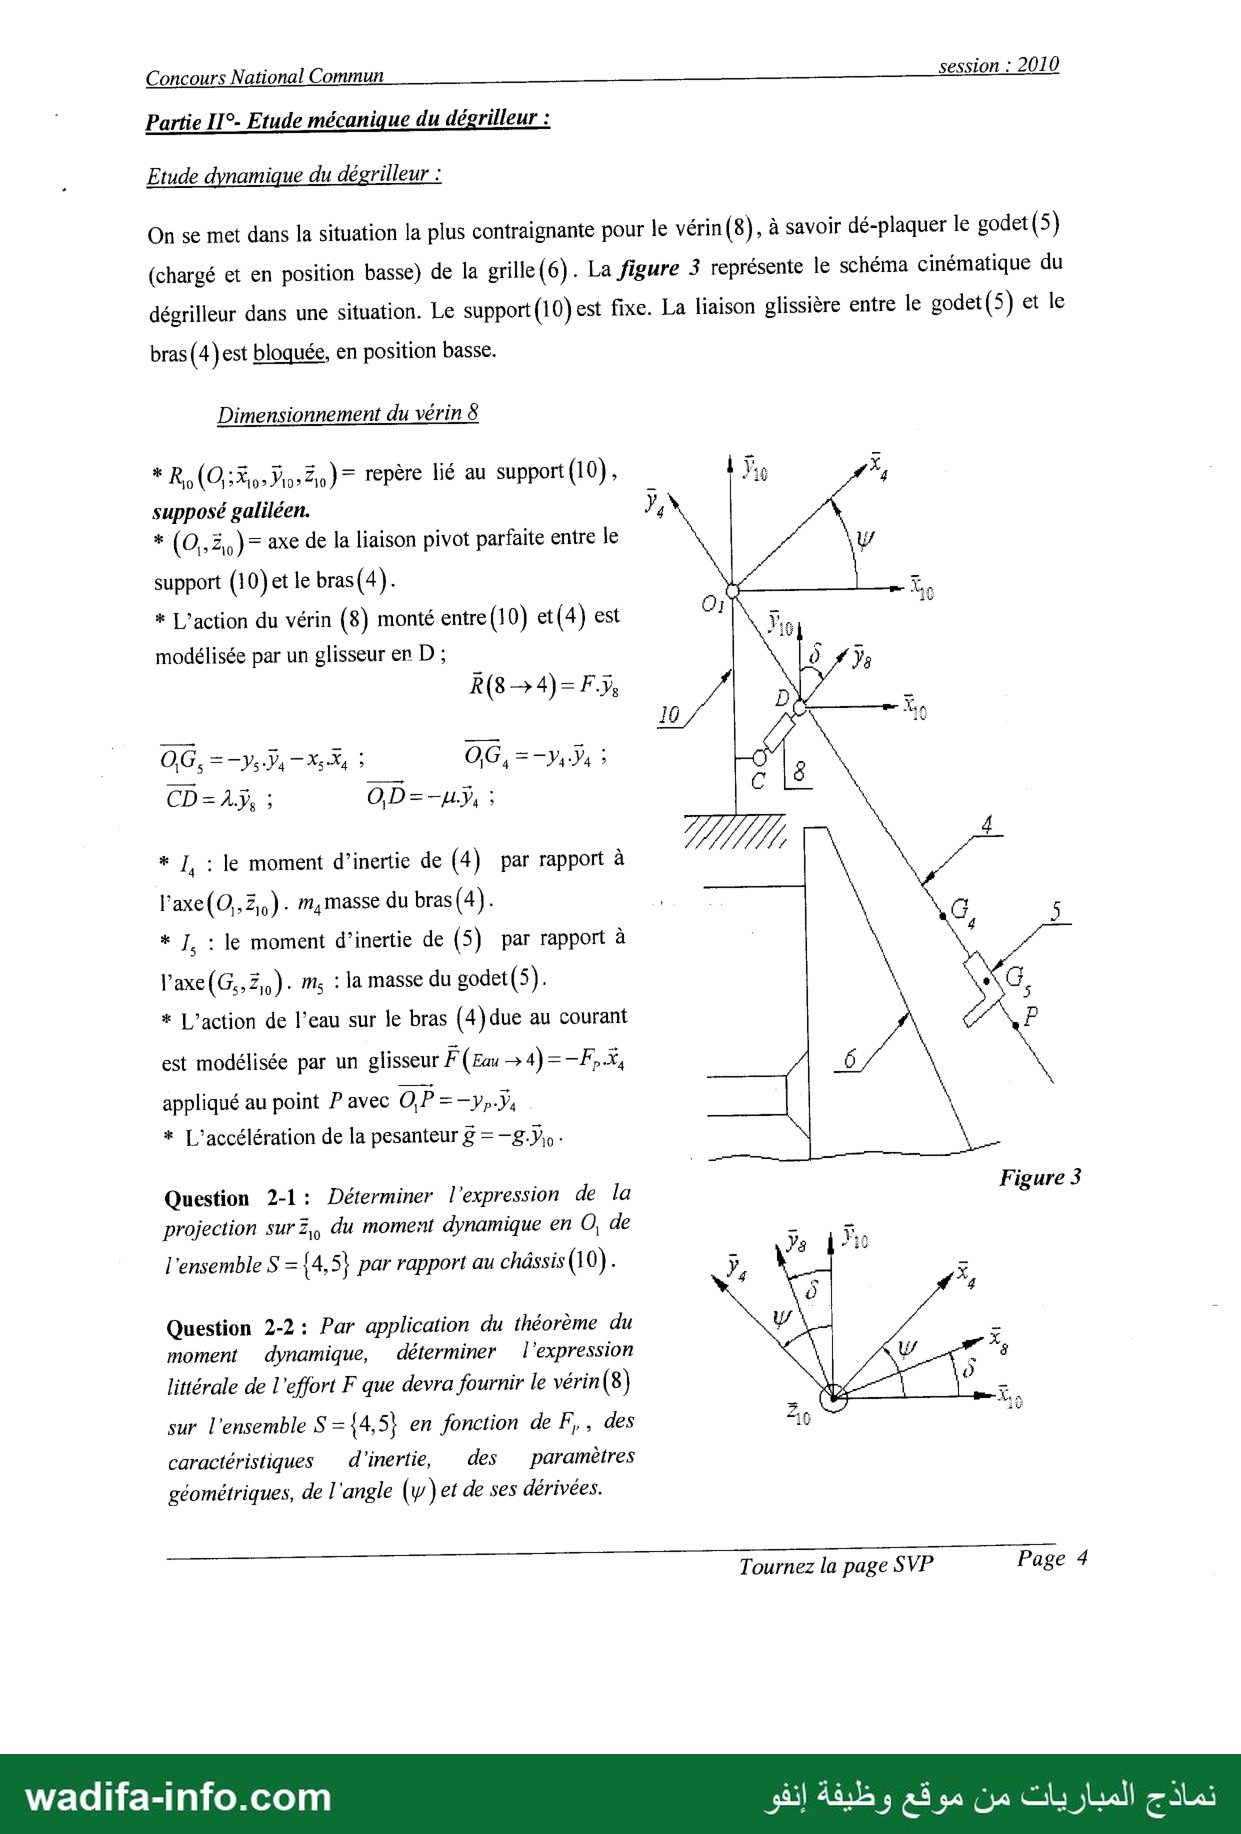
| Partie I1°- Etude mécanique du dégrilleur :
. Etude dynamique du dégrilleur :
On se met dans la situation la plus contraignante pour le vérin(8), à savoir dé-plaquer le godet (5)
(chargé et en position basse) de la grille(6). La figure 3 représente le schéma cinématique du
dégrilleur dans une situation. Le support(10)est fixe. La liaison glissière entre le godet(5) et le
bras (4) est bloquée, en position basse.
Dimensionnement du vérin 8
+R (Oo Pose) = repère lié au support (10), 16 x,
supposé galiléen. 2
* (0,,20)= axe de la liaison pivot parfaite entre Je له
support (10)et le bras(4). 1 0
* L'action du vérin (8) monté entre(10) et(4) est 2 0
modélisée par un glisseur en D ; S #5
k L 0 # وا
R(8—4)=Fÿ, F [ ? _
| نزولا - < و06 XX 5 06, ول ولر- ; 0 8 GHÈTE Re OD=-uÿ, : َ
* ], : le moment d’inertie de (4) par rapport à
l'axe(0,,3,,). m,masse du bras (4). cs ;
* J, : le moment d'inertie de (5) par rapport à 4
l’'axe(G,,3,). ms : la masse du godet(5). G
* L'action de l’eau sur le bras (4) due au courant P
est modélisée par un glisseur F (Eau ->4)=-F,.*, 6
appliqué au point P avec OP =—}p}, * L’accélération de la pesanteur g = —g.ÿ,..
Question 2-1: Déterminer l'expression de la Figure 3
projection sur م2 du momeri dynamique en 0 de L -
l'ensemble S ={4,5} par rapport au châssis (10). ÿ 9ل 8 _
Le 4
Question 2-2: Par application du théorème du y L |
moment dynamique, déterminer l'expression ب با
littérale de l'effort F que devra fournir le vérin (8) go
5 X ë
sur l'ensemble S={4,5} en fonction de F,, des 40 :
caractéristiques d'inertie, des paramètres
géométriques, de l'angle (y )et de ses dérivées.
ا ل اسمس سس —_— 5
Tournez la page SVP Page 4
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
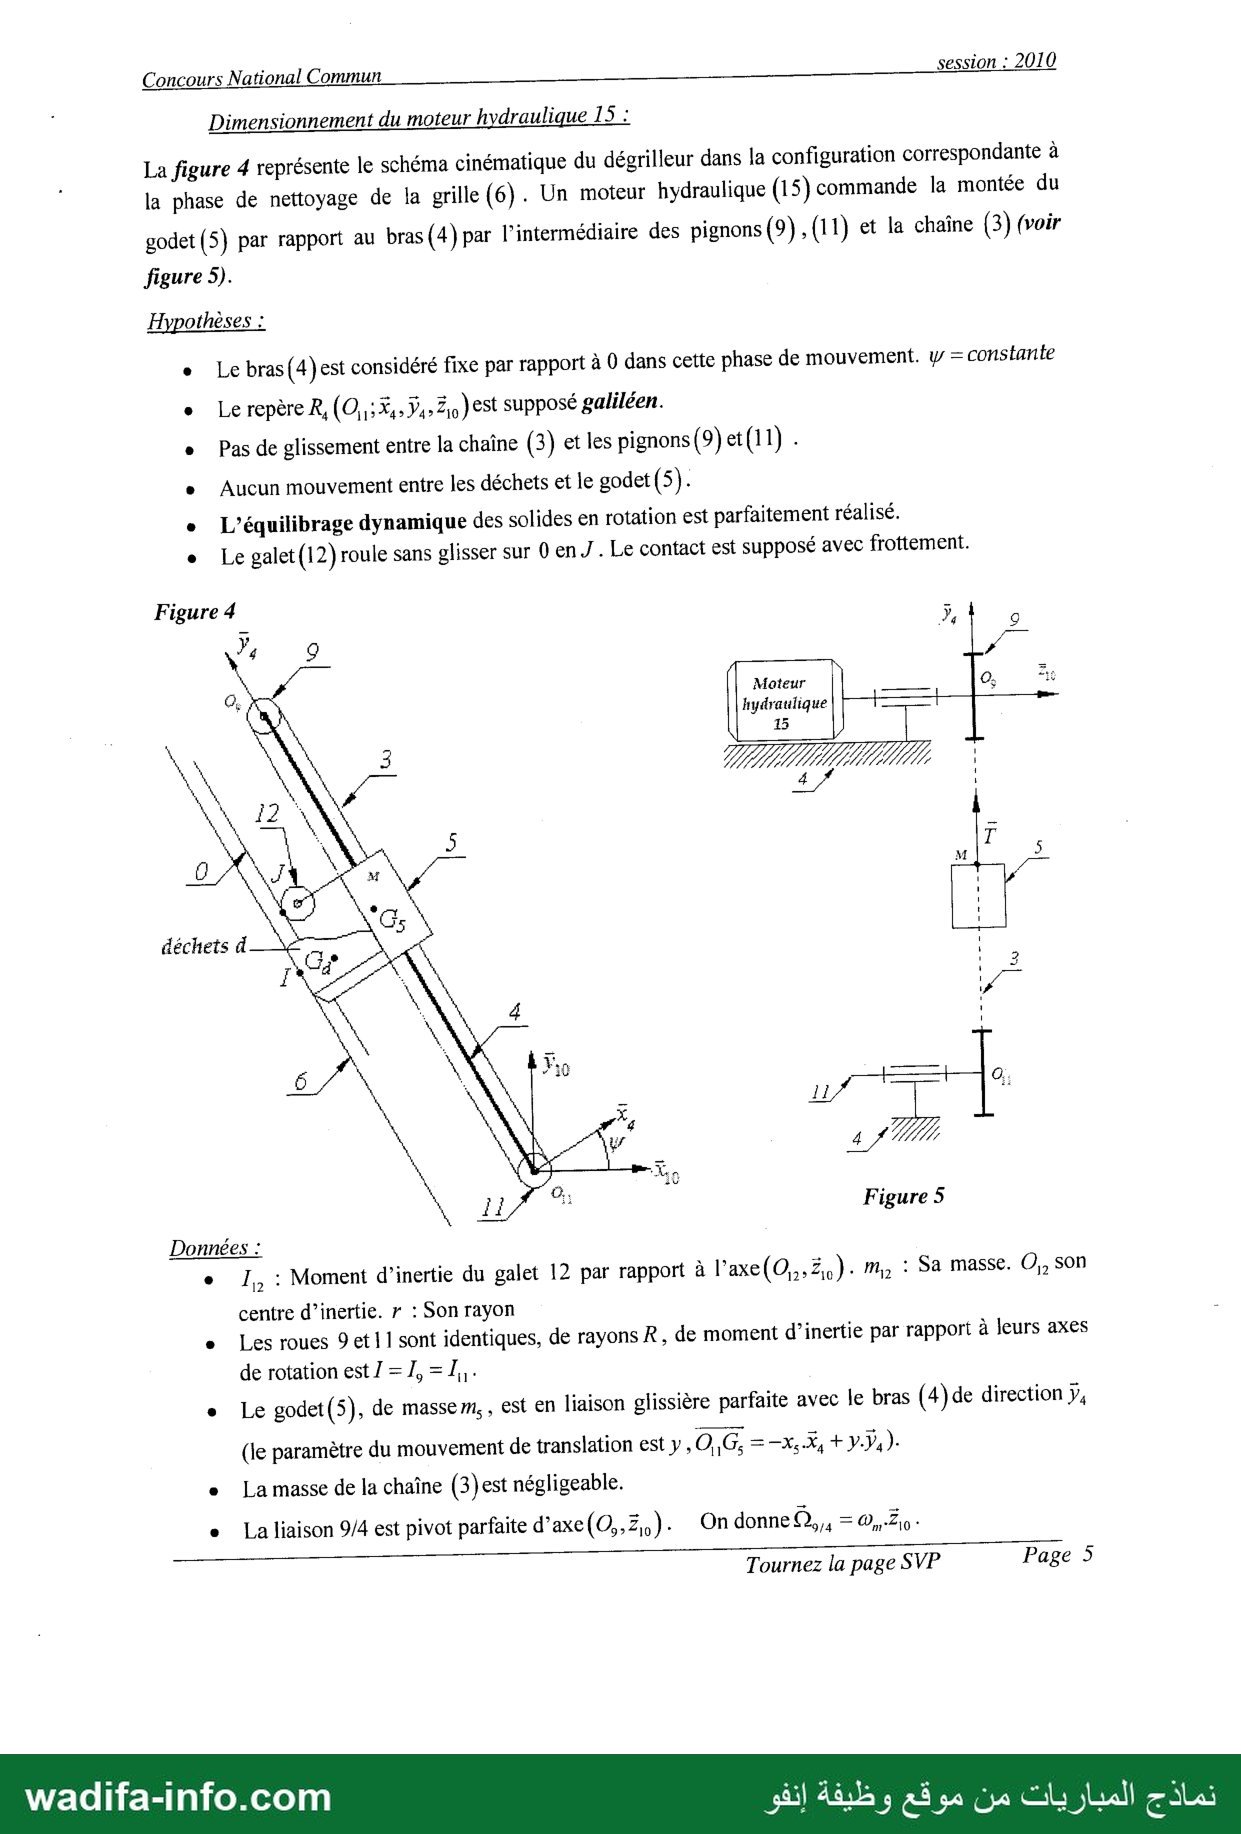
١ Dimensionnement du moteur hydraulique 15 :
La figure 4 représente le schéma cinématique du dégrilleur dans la configuration correspondante à
| la phase de nettoyage de la grille (6). Un moteur hydraulique (15)commande la montée du
godet (5) par rapport au bras (4) par l'intermédiaire des pignons (9),(11) et la chaîne (3) (voir
figure 5).
Hypothèses :
e Le bras (4) est considéré fixe par rapport à 0 dans cette phase de mouvement. w = constante
+ LerepèreR,(O,:%,, 3,20) est supposé galiléen.
+ Pas de glissement entre la chaîne (3) et les pignons (9)et(11) ٠
° Aucun mouvement entre les déchets et le godet (5).
° L’équilibrage dynamique des solides en rotation est parfaitement réalisé.
e Le galet(l 2) roule sans glisser sur 0 en J . Le contact est supposé avec frottement.
Figure 4 =
4 Mateur (ox 20
3 rer
Se NAT 7 ض
À 2 À
déchets d >
6 كلها Po +
FL 8 Figure 5
Données :
° I, : Moment d'inertie du galet 12 par rapport à l’axe(O,,,4,). M : Sa masse. O,, son
centre d’inertie. r : Son rayon |
° Les roues 9et11 sont identiques, de rayons R, de moment d’inertie par rapport à leurs axes
de rotation est 7 =, = ٠
» Le godet(5), de massem,, est en liaison glissière parfaite avec le bras (4) de direction y,
(le paramètre du mouvement de translation est y, O,G,=-x5%, + «(ولاط
° La masse de la chaîne (3)est négligeable.
e La liaison 9/4 est pivot parfaite d’axe (0,,2,). 00 donne D OZ
Tournez la page SVP Page 5
wadifa-info. عي" ىق ظرفة اذه :
Concours National Commun session : 2010
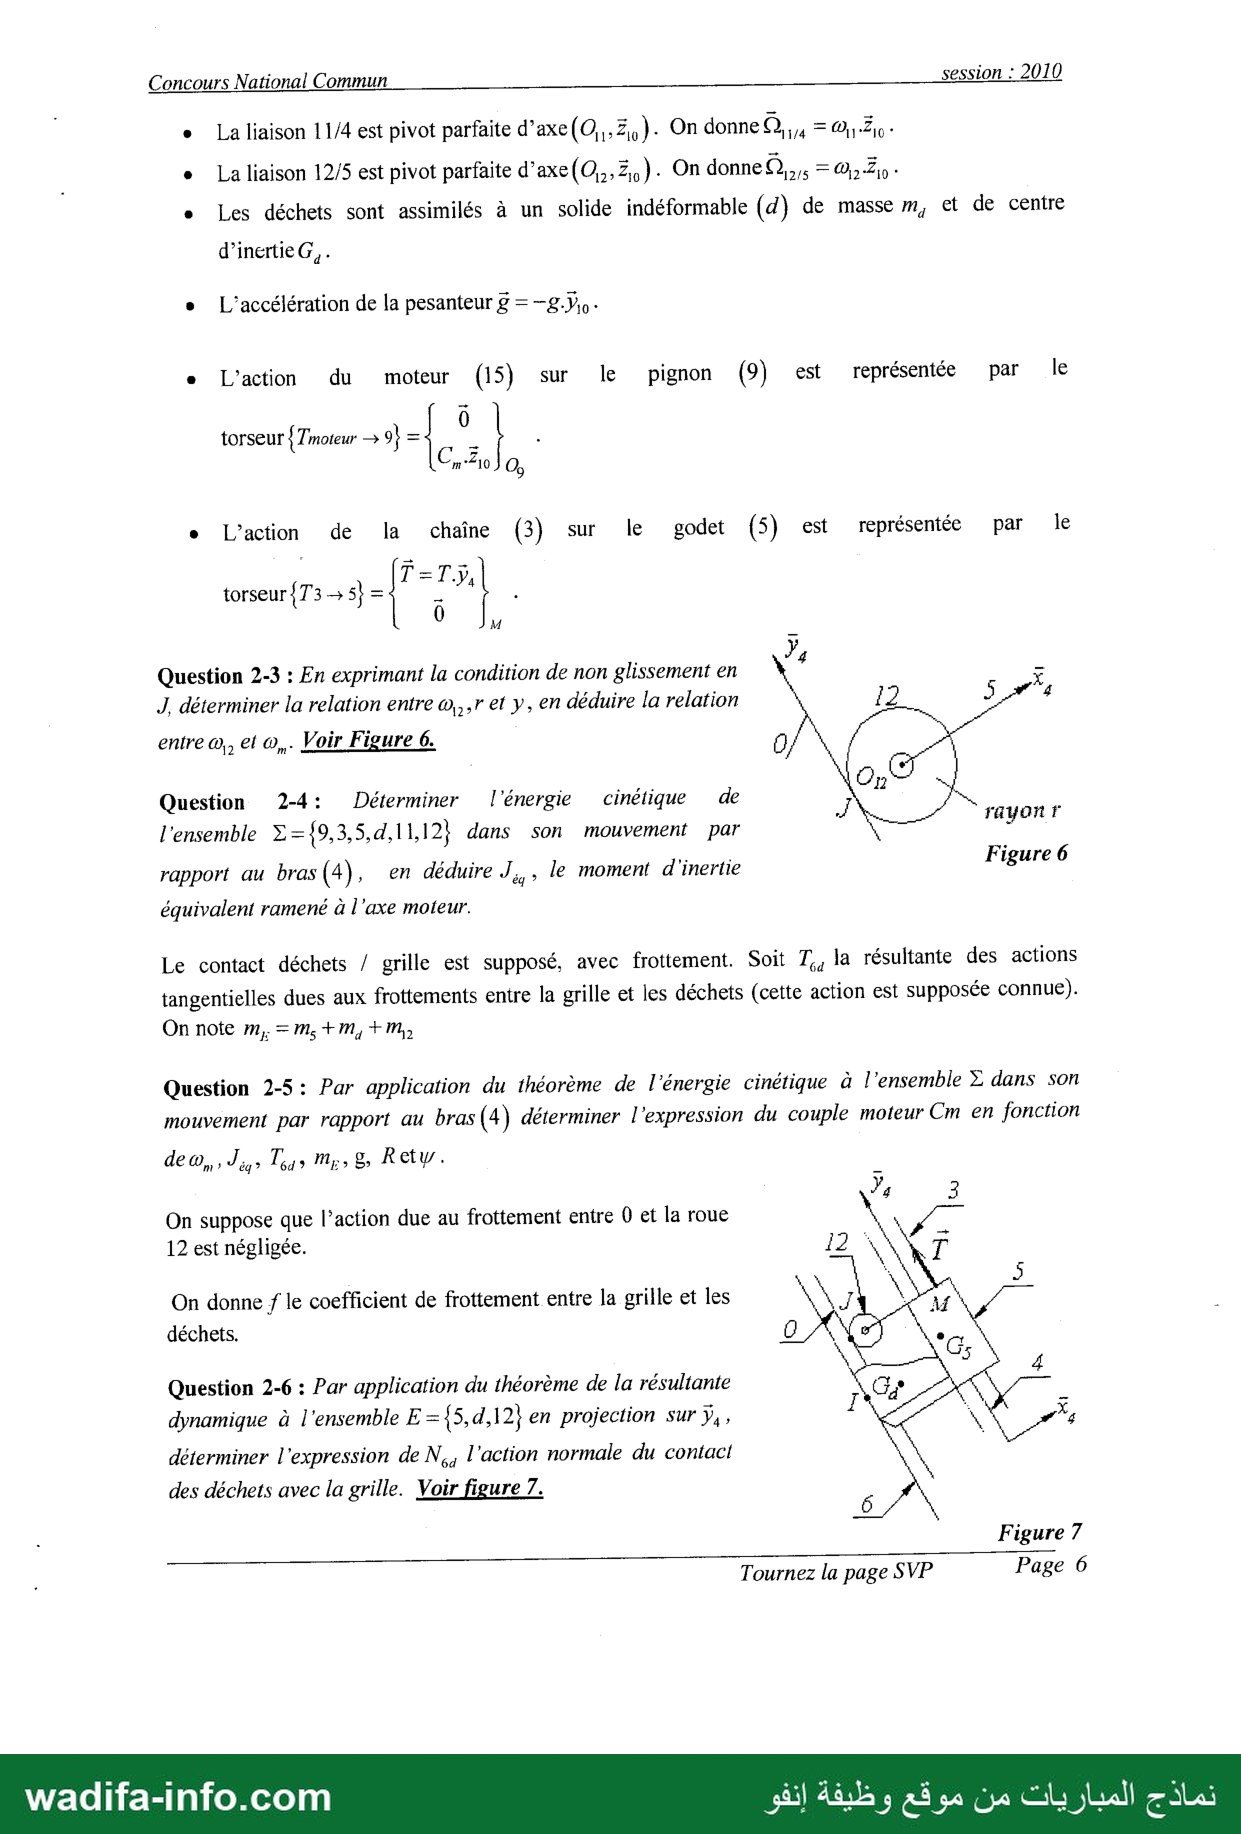
| » La liaison 11/4 est pivot parfaite d’axe(O,,,%,). On donne@,,, = مره
La liaison 12/5 est pivot parfaite d’axe(O,,,3,). On donneQ,,,, = @,3,.
° Les déchets sont assimilés à un solide indéformable (d) de masse m, et de centre
d'inertie G, .
° L’accélération de la pesanteur ع = -g.7,,.
e L'action du moteur (15) sur le pignon (9) est représentée par le
torseur { Tmoteur — 9} = L | 6
CZ 2
٠. L'action de la chaîne (3) sur le godet (5) est représentée par le
torseur{T3-5}=4 د ,
Question 2-3 : En exprimant la condition de non glissement en 9
J, déterminer la relation entre ©,,,r et y, en déduire la relation 12 DE
entre ونه et ©. Voir Figure 6. 8
Question 2-4: Déterminer l'énergie cinétique de
, rayonr
l'ensemble Z={9,3,5,d,11,1 2} dans son mouvement par :
rapport au bras(4), en déduire مويل le moment d'inertie Figure. 6
équivalent ramené à l'axe moteur.
Le contact déchets / grille est supposé, avec frottement. Soit T;, la résultante des actions
tangentielles dues aux frottements entre la grille et les déchets (cette action est supposée connue).
On note 2ر771 171 771 +
Question 2-5: Par application du théorème de l'énergie cinétique à l'ensemble © dans son
mouvement par rapport au bras(4) déterminer l'expression du couple moteur Cm en fonction
de Om Ju ? Léa ? M; , 8 R ct w.
On suppose que l’action due au frottement entre 0 et la roue 1 ار
12 est négligée. 12 0 4 T
On donne 7 le coefficient de frottement entre la grille et les 0 0 \ ا
déchets. 0 6 Question 2-6 : Par application du théorème de la résultante \ 2 4
dynamique à l'ensemble E = {5, d,] 2} en projection sur وز Î LT * يح
déterminer l'expression de N,, l'action normale du contact
des déchets avec la grille. Voir figure 7. à
: Figure 7
oo حي ويم وي ا
: Tournez la page SVP Page 6
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
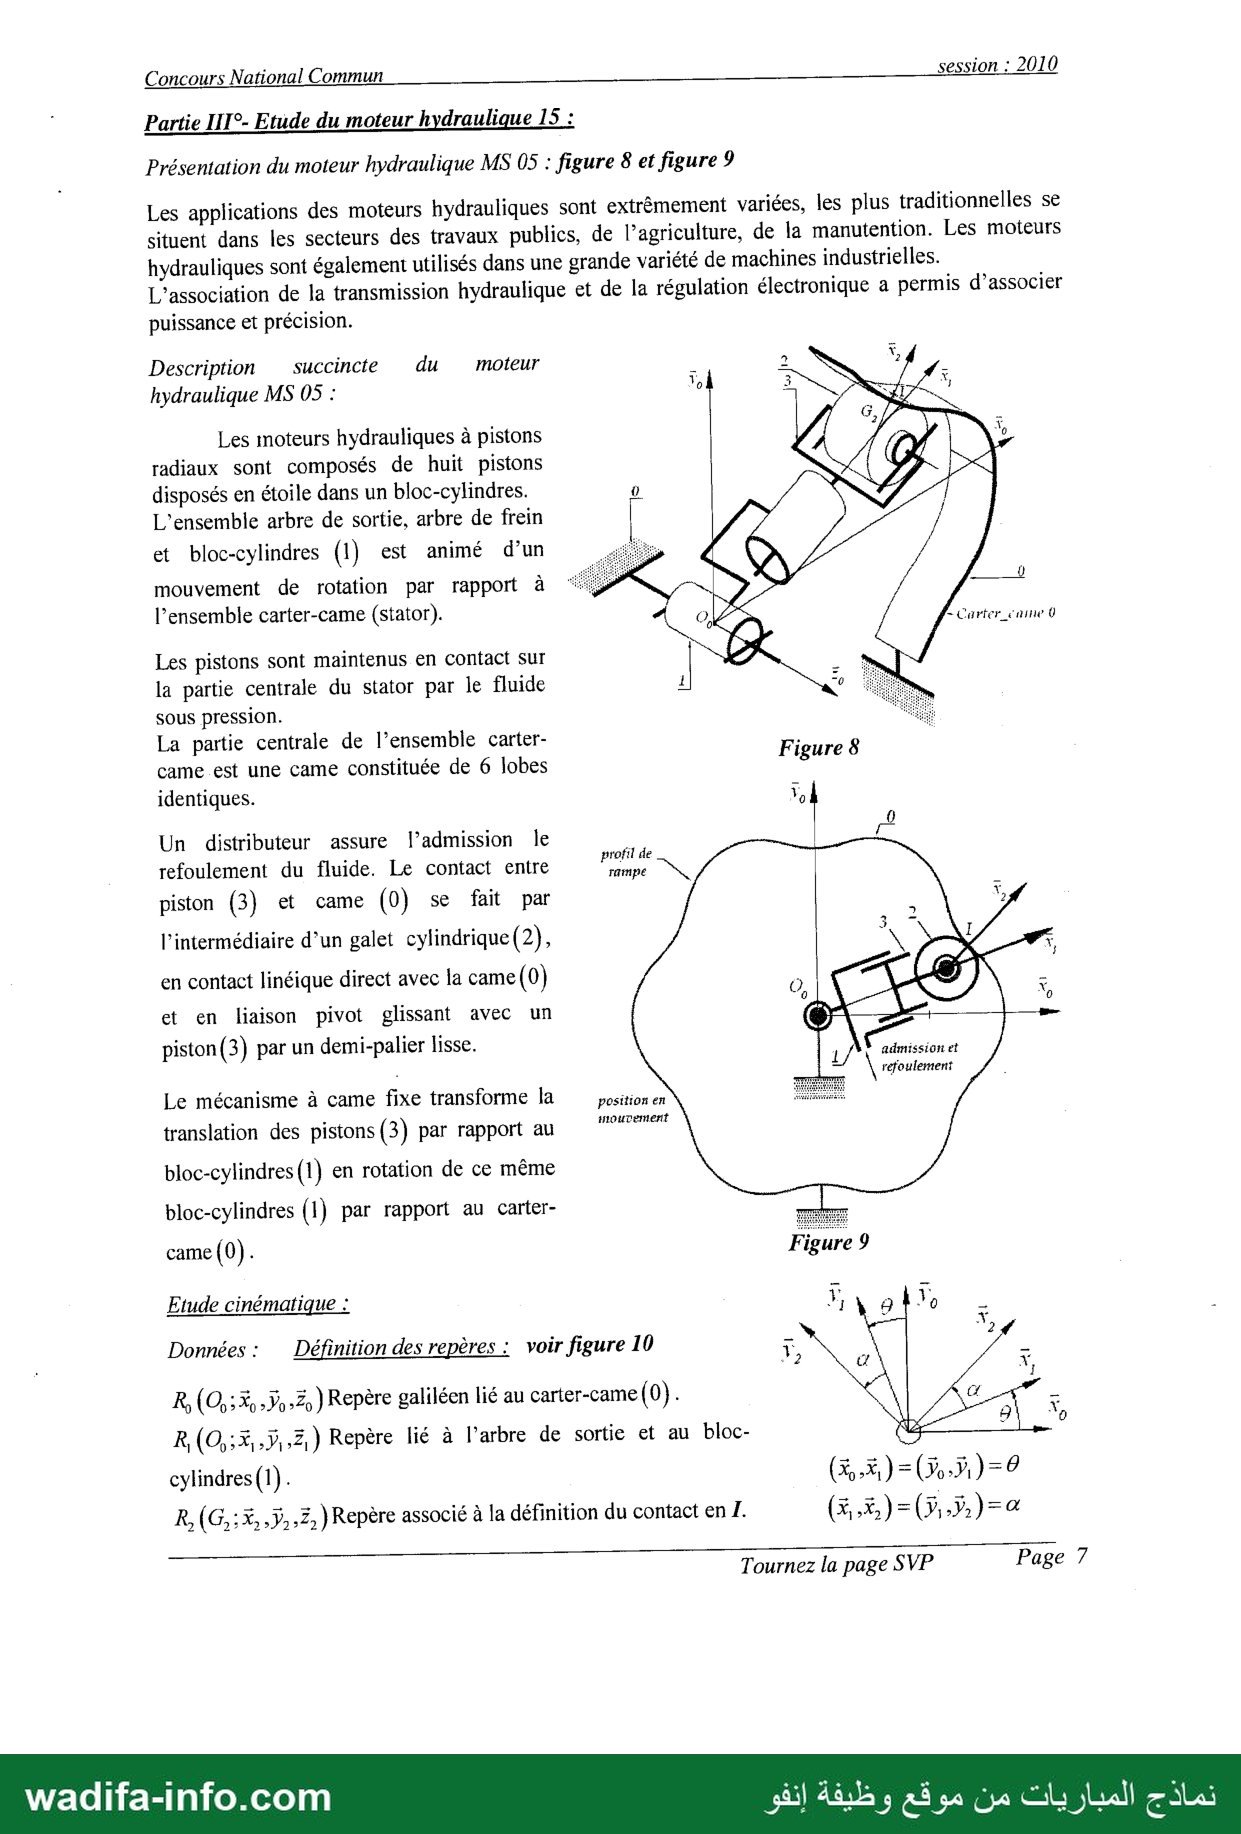
‘ Partie III°- Etude du moteur hydraulique 15 :
Présentation du moteur hydraulique MS 05 : figure 8 et figure 9
Les applications des moteurs hydrauliques sont extrêmement variées, les plus traditionnelles se
situent dans les secteurs des travaux publics, de l’agriculture, de la manutention. Les moteurs
hydrauliques sont également utilisés dans une grande variété de machines industrielles.
L'association de la transmission hydraulique et de la régulation électronique a permis d’associer
puissance et précision.
Description succincte du moteur _ 2 Ed
hydraulique MS 05 : L ae «1
G MS
Les moteurs hydrauliques à pistons 7 %
radiaux sont composés de huit pistons
disposés en étoile dans un bloc-cylindres. 0
L'ensemble arbre de sortie, arbre de frein ١
et bloc-cylindres (1) est animé d’un 0_7
mouvement de rotation par rapport à “4 É 1
l’ensemble carter-came (stator). a 2 لبر ريرج عم يوري أ
Les pistons sont maintenus en contact Sur | 9
la partie centrale du stator par le fluide 1 0 جا
sous pression. a
La partie centrale de l’ensemble carter- ا |
ل Figure 8
came est une came constituée de 6 lobes
identiques. 7
Un distributeur assure l’admission le si |
refoulement du fluide. Le contact entre Fine LT
piston (3) et came (0) se fait par %,
l'intermédiaire d’un galet cylindrique(2), I 3
en contact linéique direct avec la came (0) 0 A) _
et en liaison pivot glissant avec un لذج 1
piston )3( par un demi-palier lisse. 7 ااا 0
- = 1 refoulement |
Le mécanisme à came fixe transforme la position en 88
translation des pistons )3( par rapport au SONDE
bloc-cylindres (1) en rotation de ce même
bloc-cylindres (1) par rapport au carter- ل
came (0). Figure 9
Etude cinématique : F4 9810 : |
Données : Définition des repères : voir figure 10 3 ب ;
à 2 a Y
R,(0,:%:ÿo>20 ) Repère galiléen lié au carter-came (0). a _
R,(0,:%,,5,,2,) Repère lié à l’arbre de sortie et au bloc- 2
cylindres )1( (%,2)=(%.3%)=0
R,(G,:%,,5,,2, ) Repère associé à la définition du contact en L. (4,%)=(5.%)=a
00000 7 7 777
Tournez la page SVP Page 7
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
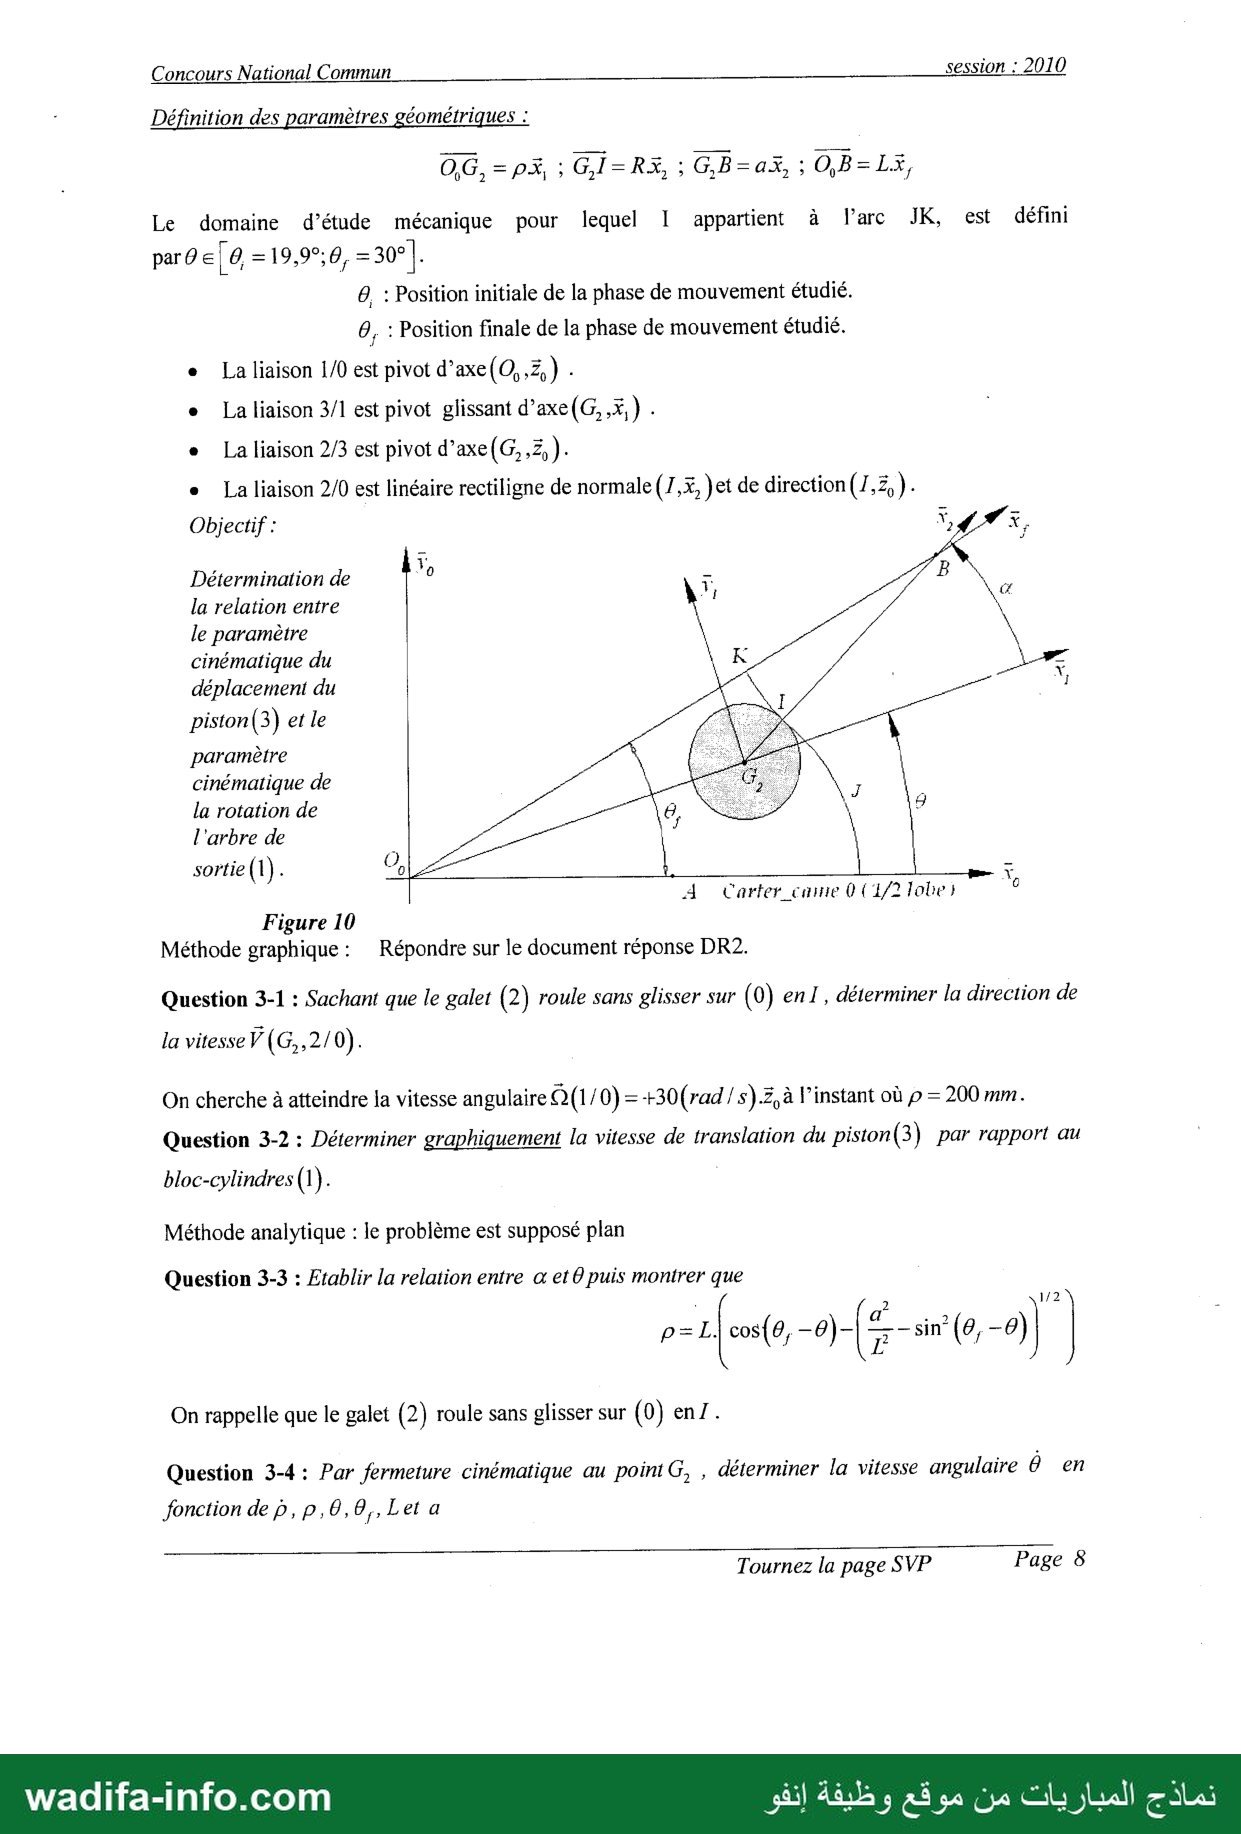
١ Définition des paramètres géométriques :
0,6, = DA ; GI = RX, ; G,B = ax, ; O,B = Lx,
Le domaine d’étude mécanique pour lequel 1 appartient à l'arc JK, est défini
03709 © [a = 19,99; 89 = 30° | |
8 : Position initiale de la phase de mouvement étudié.
0, : Position finale de la phase de mouvement étudié.
e La liaison 1/0 est pivot d’axe(O,,3,) ٠
e La liaison 3/1 est pivot glissant d’axe(G, ,x,) . ١
+ La liaison 2/3 est pivot d’axe(G, ,,).
° هآ liaison 2/0 est linéaire rectiligne de normale (7,%, }et de direction )1.2 ٠
Objectif : 7 x,
Détermination de ‘0 = B ل
la relation entre \ ا à
le paramètre
cinématique du م أ
déplacement du ; | Ÿ
piston(3) et le
0 AZ
paramètre À
cinématique de J
la rotation de 8 \ 9
l'arbre de | ا
sortie (1). CL ١ 5
A Carter came 0/2 دناه 0
Figure 10
Méthode graphique : Répondre sur le document réponse 10162.
Question 3-1 : Sachant que le galet (2) roule sans glisser sur (0) en1, déterminer la direction de
la vitesse V (G,,2/0).
On cherche à atteindre la vitesse angulaire @(1/0)=-+30(rad /s)., à l'instant où م = 200 mm.
Question 3-2 : Déterminer graphiquement la vitesse de translation du piston (3) par rapport au
bloc-cylindres (1).
Méthode analytique : le problème est supposé plan
Question 3-3 : Etablir la relation entre « et 0 puis montrer que
| à 1/2 _
دم 1 - 2 5 — sin” (a, - o) |
On rappelle que le galet (2) roule sans glisser sur (0) en7.
Question 3-4 : Par fermeture cinématique au point G, , déterminer la vitesse angulaire ô en
fonction de ,م p,0,0,, Let a
ان م ب ا ل د د ا مش ا بي ل لي ل م +
Tournez la page SVP Page 8
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
$ Détermination du degré d'hyperstaticité :
Hypothèses : Toutes les liaisons sont supposées parfaites.
Question 3-5 : Après avoir tracé le graphe des liaisons, déterminer le degré de mobilité du système.
En déduire son degré d'hyperstaticité.
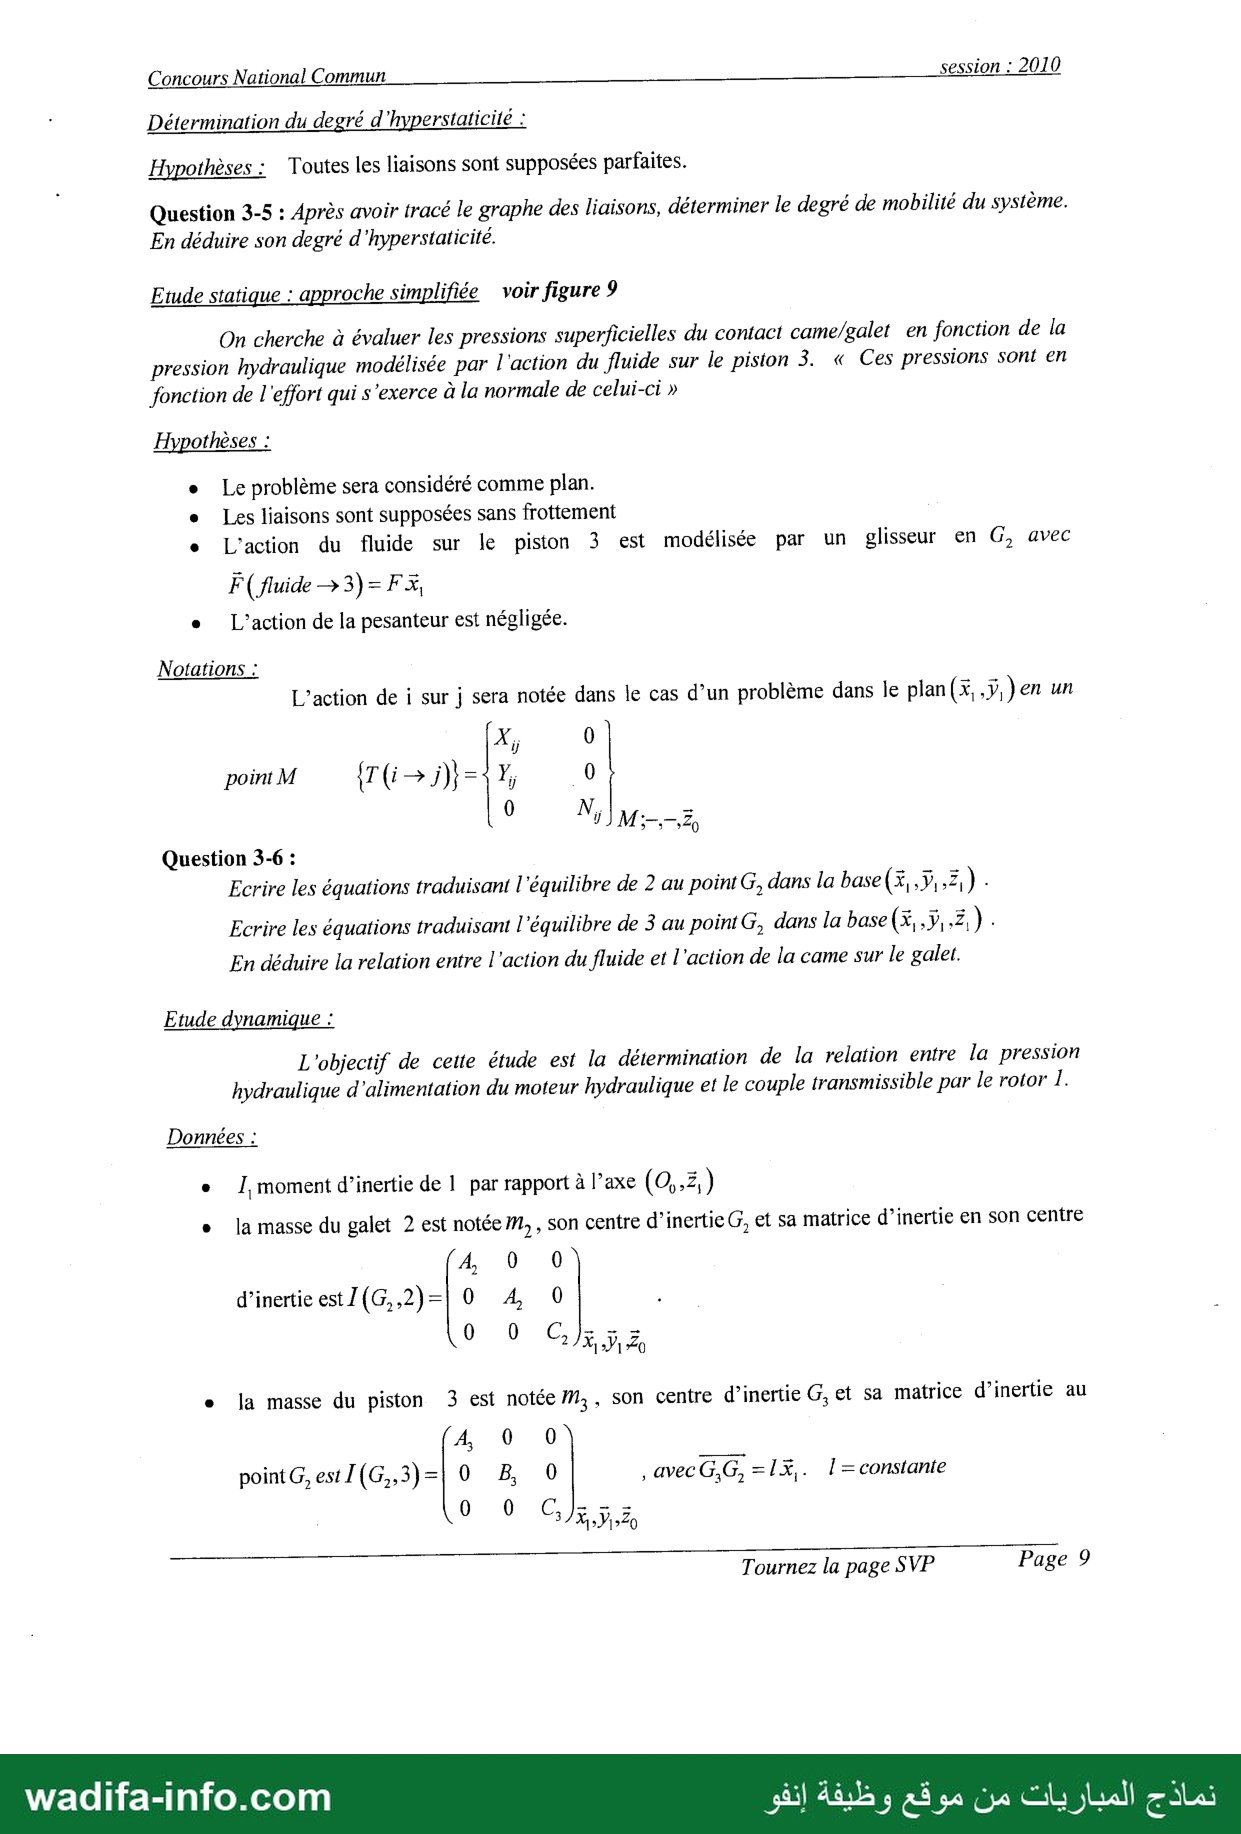
Etude statique : approche simplifiée voir figure 9
On cherche à évaluer les pressions superficielles du contact came/galet en fonction de la
pression hydraulique modélisée par l'action du fluide sur le pision 3. « Ces pressions sont en
fonction de l'effort qui s'exerce à la normale de celui-ci »
Hypothèses :
° Le problème sera considéré comme plan.
e Les liaisons sont supposées sans frottement
* L'action du fluide sur le piston 3 est modélisée par un glisseur en G, avec
F( fluide >3)= F3
° L'action de la pesanteur est négligée.
Notations :
L'action de i sur j sera notée dans le cas d’un problème dans le plan ) ررب jen un
poinM {T(i-j}}=1Y; 0
Question 3-6 :
Ecrire les équations traduisant l'équilibre de 2 au point G, dans la base(x,,5,,Z,) .
Ecrire les équations traduisant l'équilibre de 3 au point G, dans la base(x,,ÿ,.Z hu
En déduire la relation entre l'action du fluide et l'action de la came sur le galet.
Etude dynamique :
L'objectif de cette étude est la détermination de la relation entre la pression
hydraulique d'alimentation du moteur hydraulique et le couple transmissible par le rotor 1.
Données :
+ 1, moment d’inertie de 1 par rapport à l’axe (0,4, )
° la masse du galet 2 est notée M, , son centre d’inertieG, et sa matrice d’inertie en son centre
A4, 0 0
d'inertie estZ(G,,2)=| 0 4, 0 |
0 0 © ول
٠ la masse du piston 3 est notée ,, son centre d’inertie G; et sa matrice d’inertie au
A, 0 0
pointG,est1(G,;,3)=| 0 B, 0 ,avecG,G, =1x,. Î= constante
0 0 6 x 5 7
ساسا امم ااا
Tournez la page SVP Page 9
wadlifa-i UE » م" مه قء 0
ifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
; Hypothèses :
: » Toutes les liaisons sont supposées parfaites.
° L'action du fluide, intercalé entre l’arbre 1 et le piston 3, est modélisée par un glisseur
enG, avec F( fluide >3)=F à
° L'action extérieure exercée sur l’arbre de sortie(1)} au niveau du contact entre la chaîne (3)
et le pignon(9) (voir figure 5) est modélisée par un torseur couple {Tex 1} Le L |
20 YP
e L'action de la pesanteur est négligée.
On considère l’ensemble S = {1,2,3}.
Question 3-7 : Justifier la forme des matrices d'inertie 1(G,;,3)et1 (G:2):
Question 3-8 : Déterminer l'énergie cinétique de l'ensemble S - 1,23}.
Question 3-9: Par application du théorème de l'énergie cinétique à l'ensemble S dans son
mouvement par rapport à(0), déterminer la relation entre F,C, les paramètres cinématiques du
moteur hydraulique et T(S/0) l'énergie cinétique de l'ensemble S = 11,23}.
Partie IV°- Asservissement : L'objectif de cette partie est l'étude :
o de l'asservissement de position du dégrilleur
o de l’asservissement de l'accélération du dégrilleur.
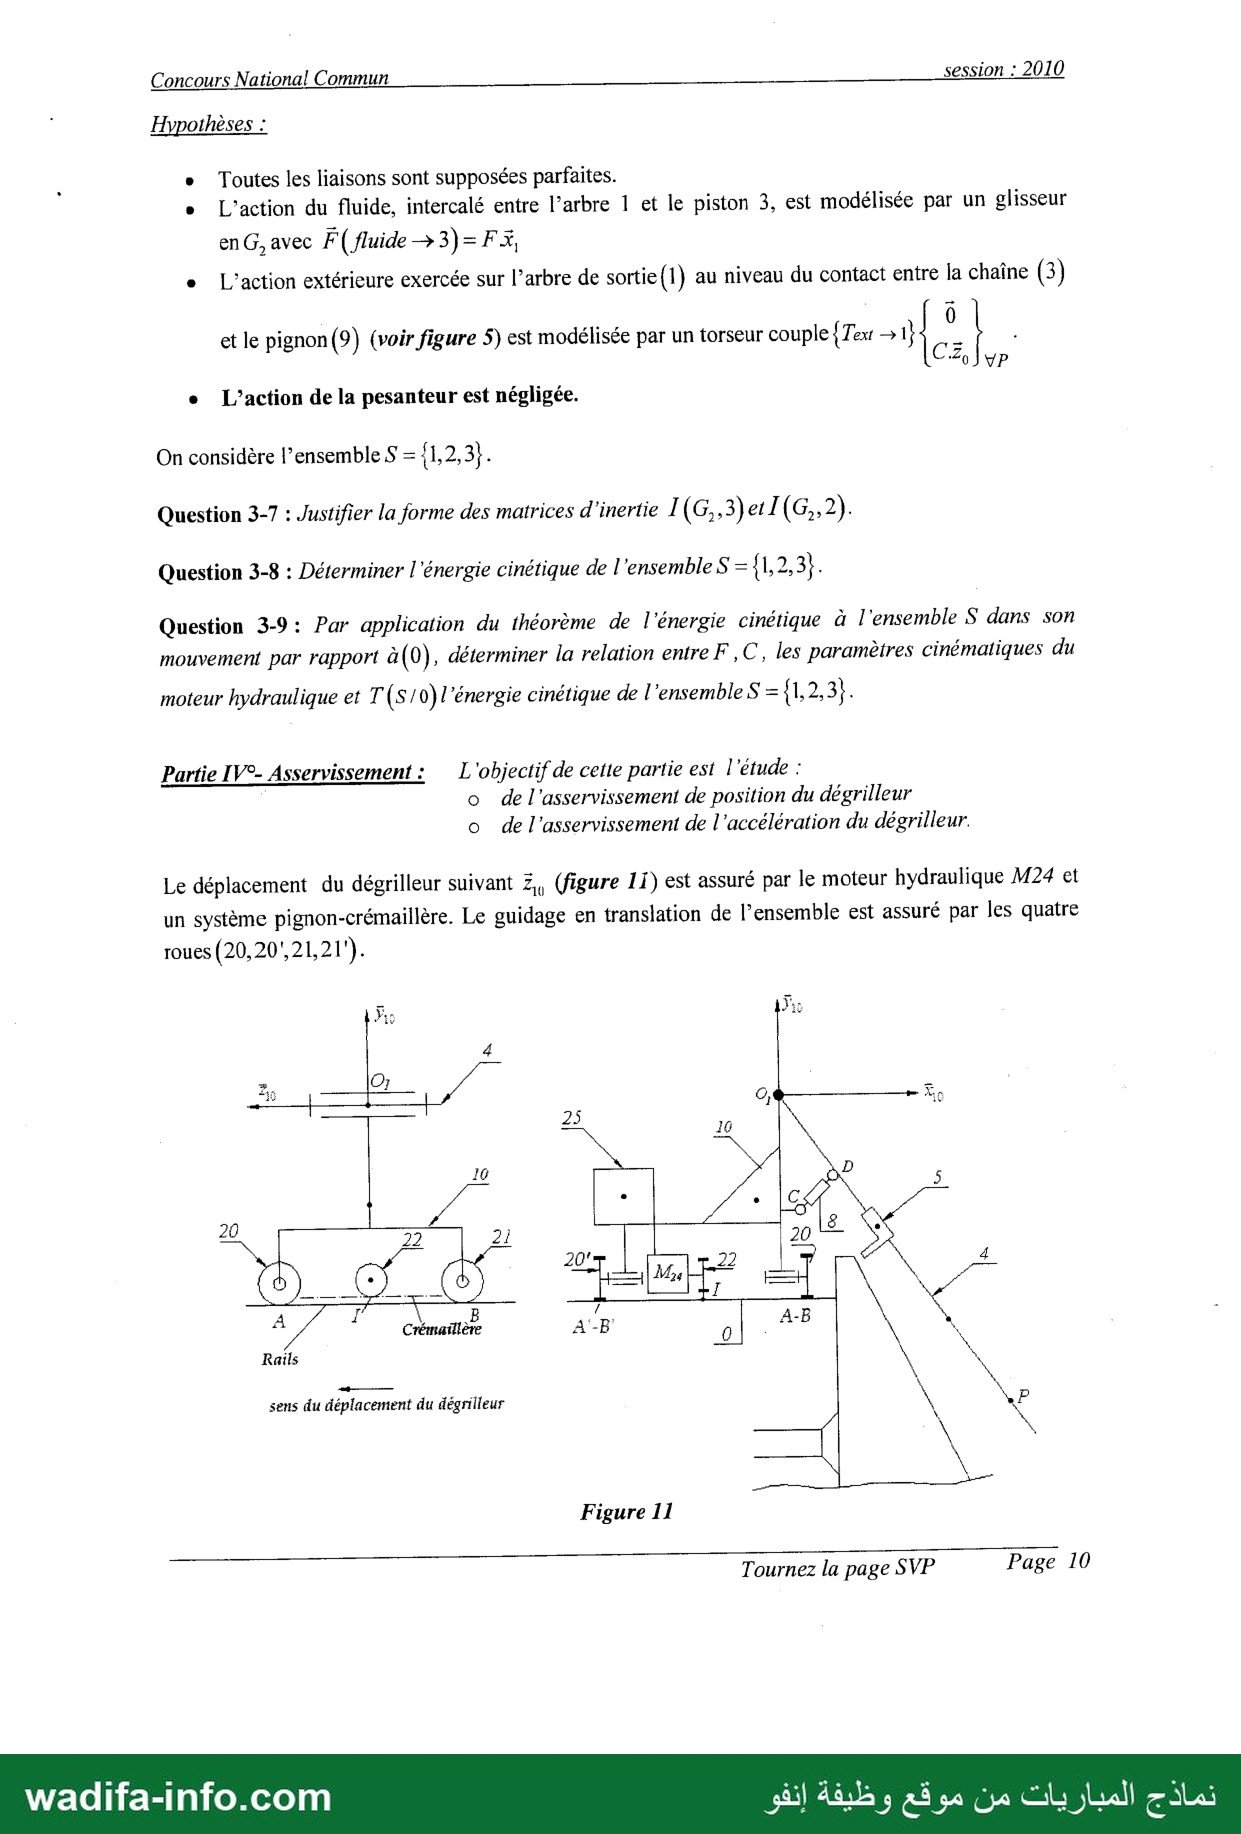
Le déplacement du dégrilleur suivant Z,, (figure 11) est assuré par le moteur hydraulique M24 et
un système pignon-crémaillère. Le guidage en translation de l’ensemble est assuré par les quatre
roues (20,20',21,21 Je
2 6 6
25 10
16 RU) $
ما ذم 1
2 2 | 20 8 S
20! 4
D CS ME AIN NA
4 همات ل 4-8 o| : A-B 4
Rails *
sens du déplacement du dégrilleur L Xe 2
Figure 11
A مسا
Tournez la page SVP Page 10
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
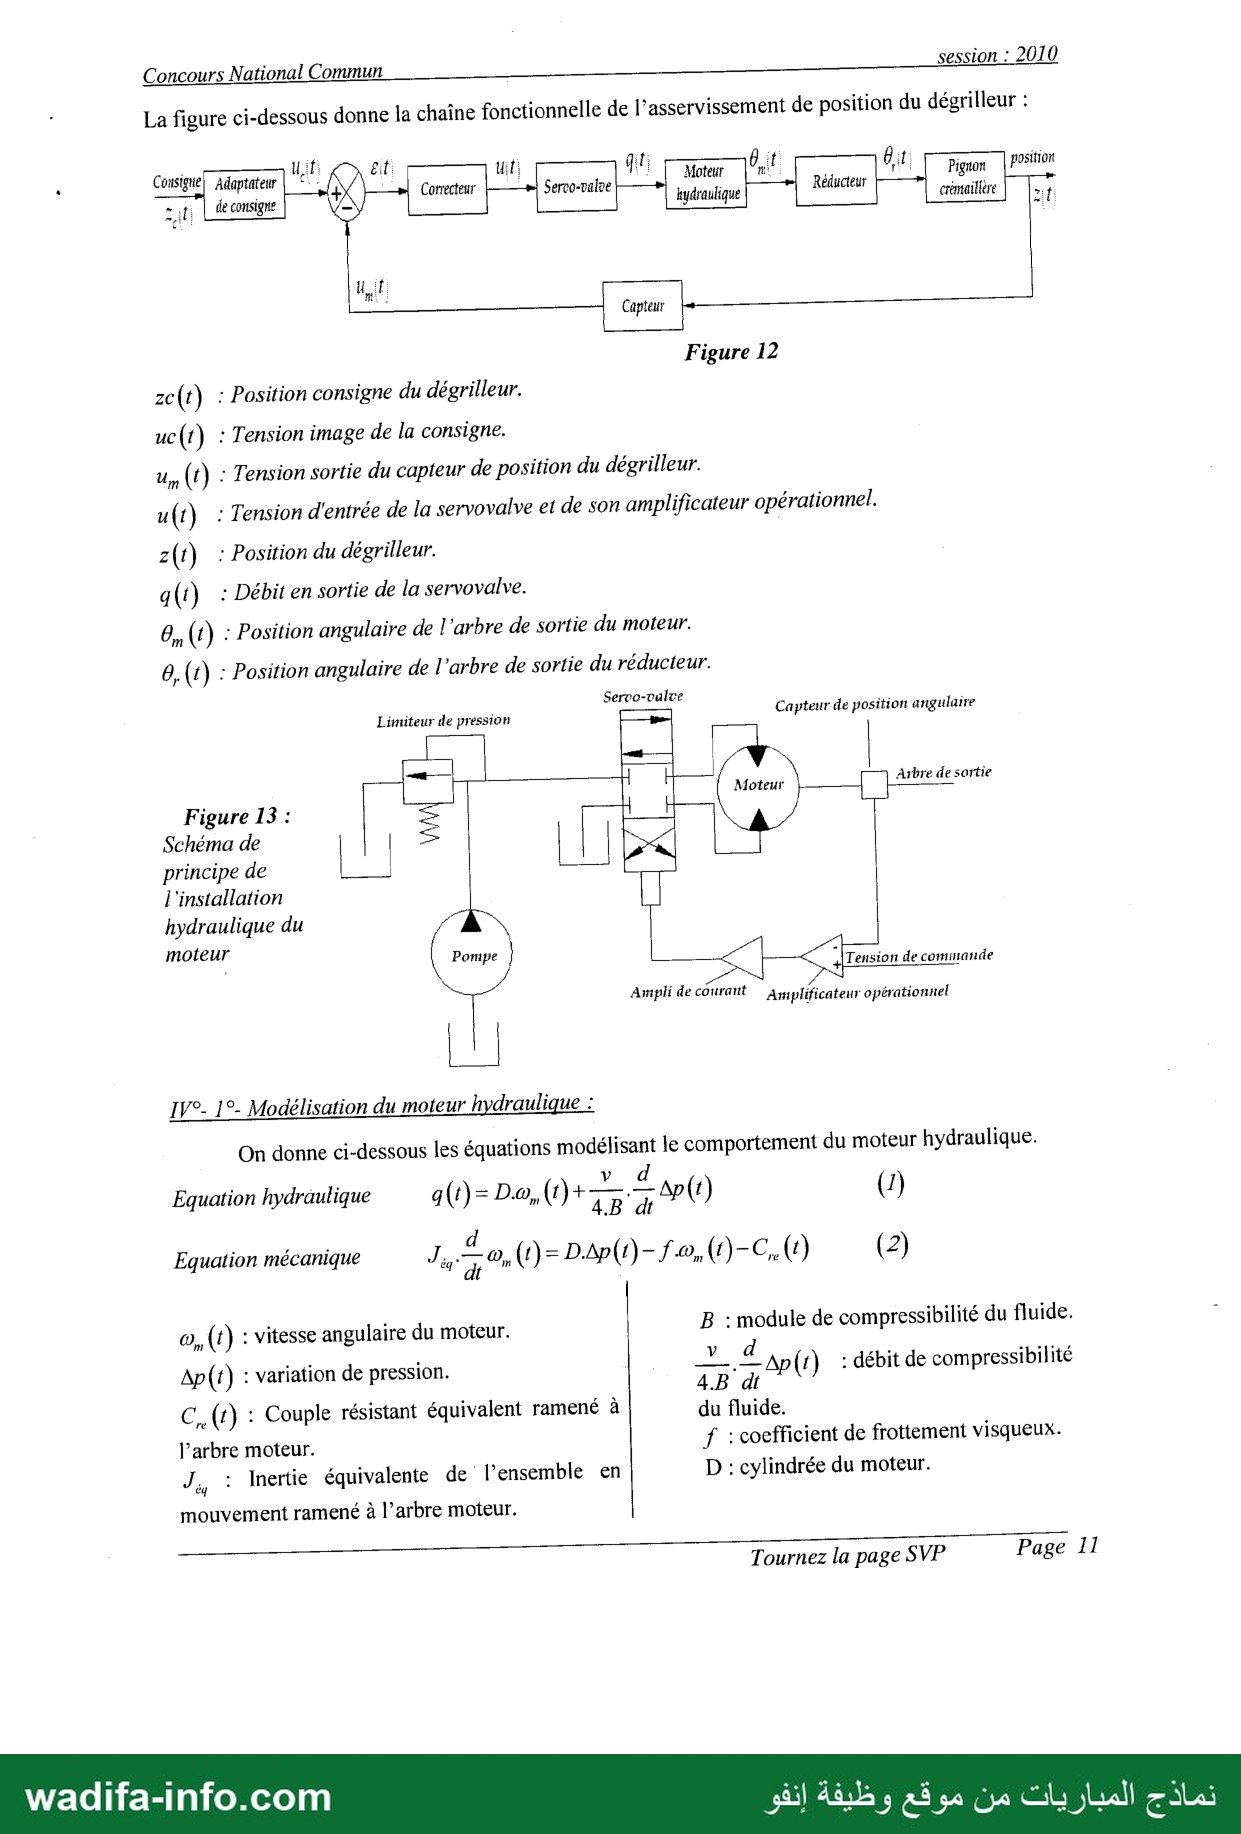
١ La figure ci-dessous donne la chaîne fonctionnelle de l’asservissement de position du dégrilleur :
يلا 1 uit qi ô it 81 = 1
٠ Consigne! Adaptateur | © (? RE ; Moteur | # : ri | Pignon posiiton
= decnsigne Correcteur Serco-valve موسي Réducteur cimaillère 6
ابل
Figure 12
ze(t) : Position consigne du dégrilleur.
uc(t) : Tension image de la consigne.
ما (t) : Tension sortie du capteur de position du dégrilleur.
u(t) : Tension d'entrée de la servovalve et de son amplificateur opérationnel.
z(t) : Position du dégrilleur.
q(t) : Débit en sortie de la servovalve.
6, (1) : Position angulaire de l'arbre de sortie du moteur.
0, (1) : Position angulaire de l'arbre de sortie du réducteur.
5000-6 ل :
Limiteur de pression يلب Capteur de position angulaire
= HE Moteur Arbre de sortie
Figure 13 :
Schéma de | | > | | 7
principe de PU
l'installation ||
hydraulique du A
moteur
| Forge 4 a Tension de comiatide
Ampli de courant Asnplificateur opérationnel
IV°- 1°. Modélisation du moteur hydraulique :
On donne ci-dessous les équations modélisant le comportement du moteur hydraulique.
ا v d
Equation hydraulique 9)0(- Do, (1)+ de Ap(t) (1)
Equation mécanique Ja; 2 (‘)=D.4p(1)- fo, )(- © 0 (2)
م00 0) : vitesse angulaire du moteur. B : module de compressibilité du fluide. ٍ
sus . v d 8 ل
حبذ )1( : variation de pression. 17 Ap(r) : débit de compressibilité
()ب : Couple résistant équivalent ramené à du fluide.
l'arbre moteur. f : coefficient de frottement visqueux.
وك : Inertie équivalente de | ’ensemble en D : cylindrée du moteur.
mouvement ramené à l’arbre moteur.
Tournez la page SVP Page 11
wadifa-info.com A جا . :
المباريات من موقع وظيفة إنفو a نماد
Concours National Commun session : 2010
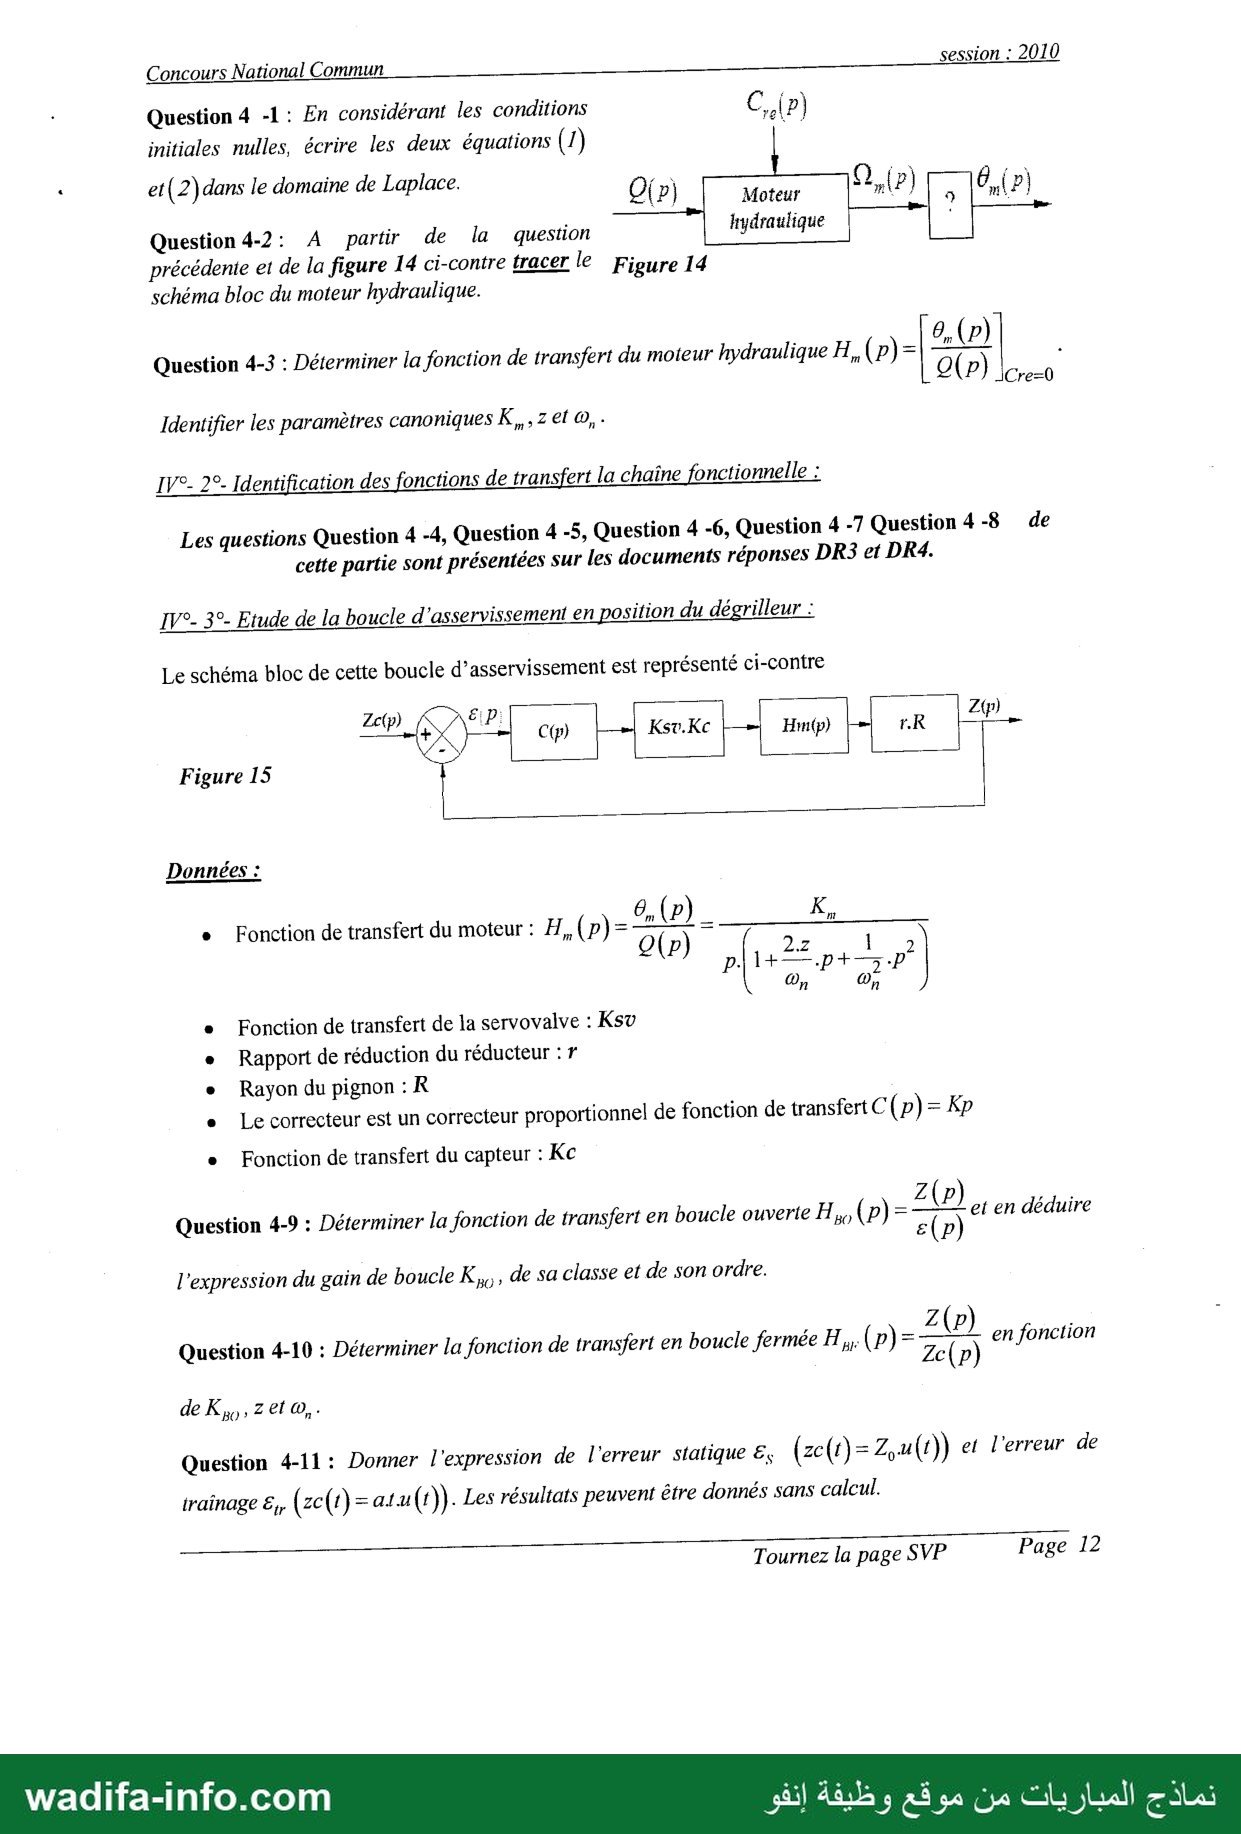
: Question 4 -1: En considérant les conditions Ci?)
initiales nulles, écrire les deux équations (1)
‘ et(2)\dans le domaine de Laplace. LS D) En
) 7 0 P? } Moteur (2, P } 7 8 صر |
Question 4-2: A partir de la question hydraulique
précédenie et de la figure 14 ci-contre tracer 16 Figure 14
schéma bloc du moteur hydraulique.
nn _|8,(p)
Question 4-3 : Déterminer la fonction de transfert du moteur hydraulique H,(p)=|-< :
20)7( مول
Identifier les paramètres canoniques K,,, 2 el ©, .
IV°- 2°. Identification des fonctions de transfert la chaîne fonctionnelle :
Les questions Question 4 -4, Question 4 -5, Question 4 -6, Question 4 -7 Question 4-8 de
cette partie sont présentées sur les documents réponses DR3 et DR4.
IV°- 3°- Etude de la boucle d'asservissement en position du dégrilleur :
Le schéma bloc de cette boucle d’asservissement est représenté ci-contre
22 32 7
Figure 15 =
Données :
+ Fonction de transfert du moteur : H,,(p)= 8, (p) سي ريسب
Q(p) 2z 1 و
piit—.p+—.P?
® 207
» Fonction de transfert de la servovalve : 7
°__ Rapport de réduction du réducteur : 7
° Rayon du pignon: R
* ع1 correcteur est un correcteur proportionnel de fonction de transfert C(p)= Kp
° Fonction de transfert du capteur : مك
Question 4-9 : Déterminer la fonction de transfert en boucle ouverte H,, (p)= ce et en déduire
L'expression du gain de boucle K,,,, de sa classe et de son ordre.
ا : | _ Z(p) ١
Question 4-10 : Déterminer la fonction de transfert en boucle fermée H,,. (p}= Ze(p) en fonction
de ومو عل 2 et م
Question 4-11: Donner l'expression de l'erreur statique بت (zc(t)= Zu )0(( et l'erreur de
iraînage &,, (zc(1)=atu(f )). Les résultats peuvent être donnés sans calcul.
A Page
Tournez la page SVP Page 12
wadifa-info.com وى قي ظفة ان ٠ع :
نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
١ Question 4-12: Déterminer, par application du critère de Routh, la condition que doit
satisfaire Kp pour que le système soit stable. Soit Kp,,,, la valeur de Kp correspondante à la limite
٠ de stabilité.
Question 4-13 : Déterminer la nouvelle valeur de Kp en fonction de Kpi, POUT avoir une marge
de gain de 12dB.
IV°- 4°. Etude de la boucle d'asservissement en accélération du dégrilleur :
La position z(1) du dégrilleur est asservie sur une valeur de consigne zc({) par l’intermédiaire
d’une structure cascade au sein de laquelle sont pilotées l’accélération y (1) la vitessev(r) et enfin la
position du dégrilleur (figure 16). Seule la position est mesurée par l'intermédiaire d’une roue
codeuse, la vitesse et l’accélération du dégrilleur sont ensuite calculées.
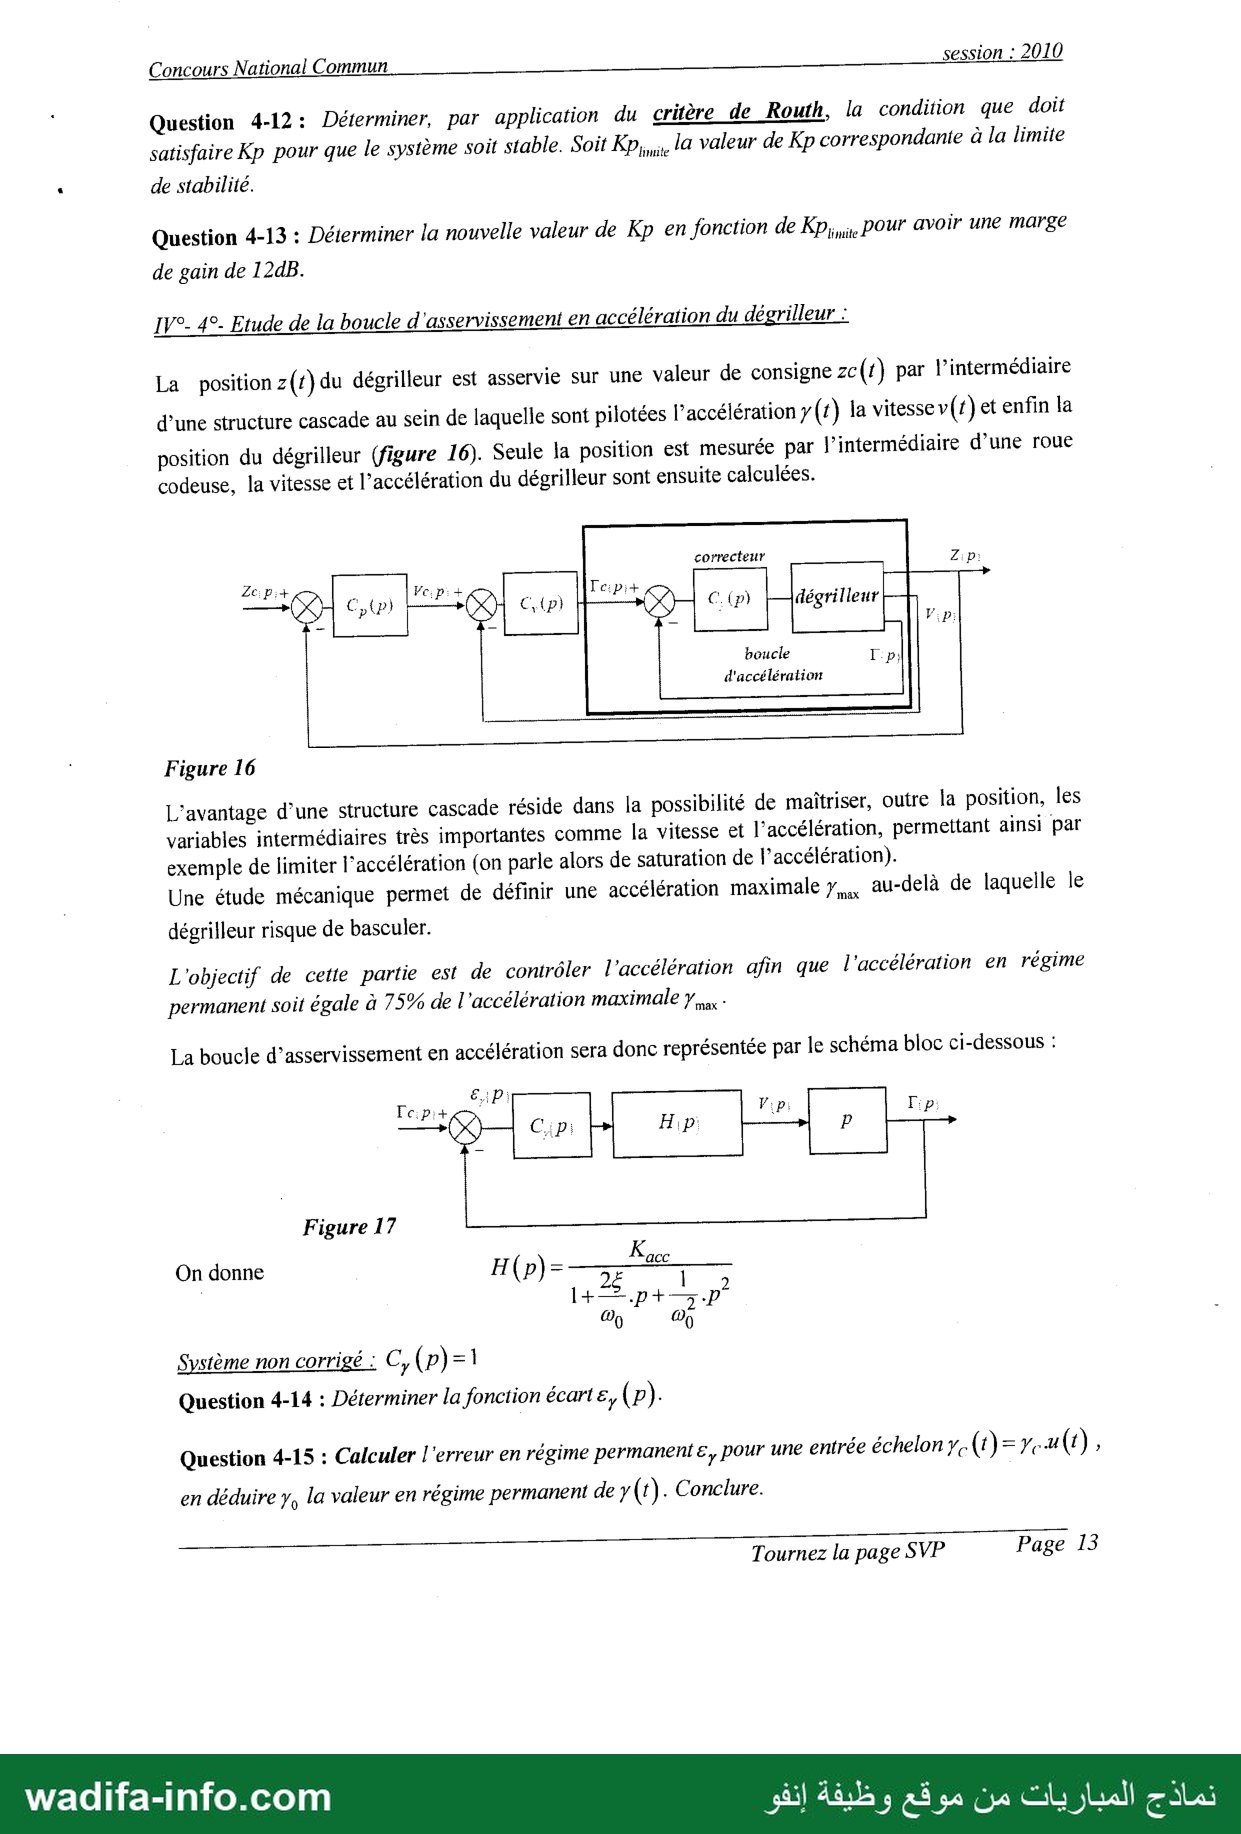
correcteur Zip:
Zc:p: Ve:p:+ Feip;
(طاو اهب 7 0 FE +) dégrilleur
_ ss À V:p:
boucle L.p;
d'accélération
١ Figure 16
L'avantage d’une structure cascade réside dans la possibilité de maîtriser, outre la position, les
variables intermédiaires très importantes comme la vitesse et l'accélération, permettant ainsi par
exemple de limiter l'accélération (on parle alors de saturation de l'accélération).
Une étude mécanique permet de définir une accélération maximale y, au-delà de laquelle le
dégrilleur risque de basculer.
L'objectif de cette partie est de contrôler l'accélération afin que l'accélération en régime
permanent soit égale à 75% de l'accélération maximale } ax -
La boucle d’asservissement en accélération sera donc représentée par le schéma bloc ci-dessous :
Fc:pi+ Vip: م1
Figure 17 A
On donne H ( P ) TE 1 2
222 رد 2
1+ à P+ 2 52 |
Système non corrigé : C, (p) -1
Question 4-14 : Déterminer la fonction écarte, (p).
Question 4-15 : Calculer l'erreur en régime permanent, pour 6 entrée échelon 7 )1( - )م7 ,
en déduire y, la valeur en régime permanent de y(t). Conclure.
Tournez la page SVP Page 13
wadifa-info.co ss وم |
LL نمادج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
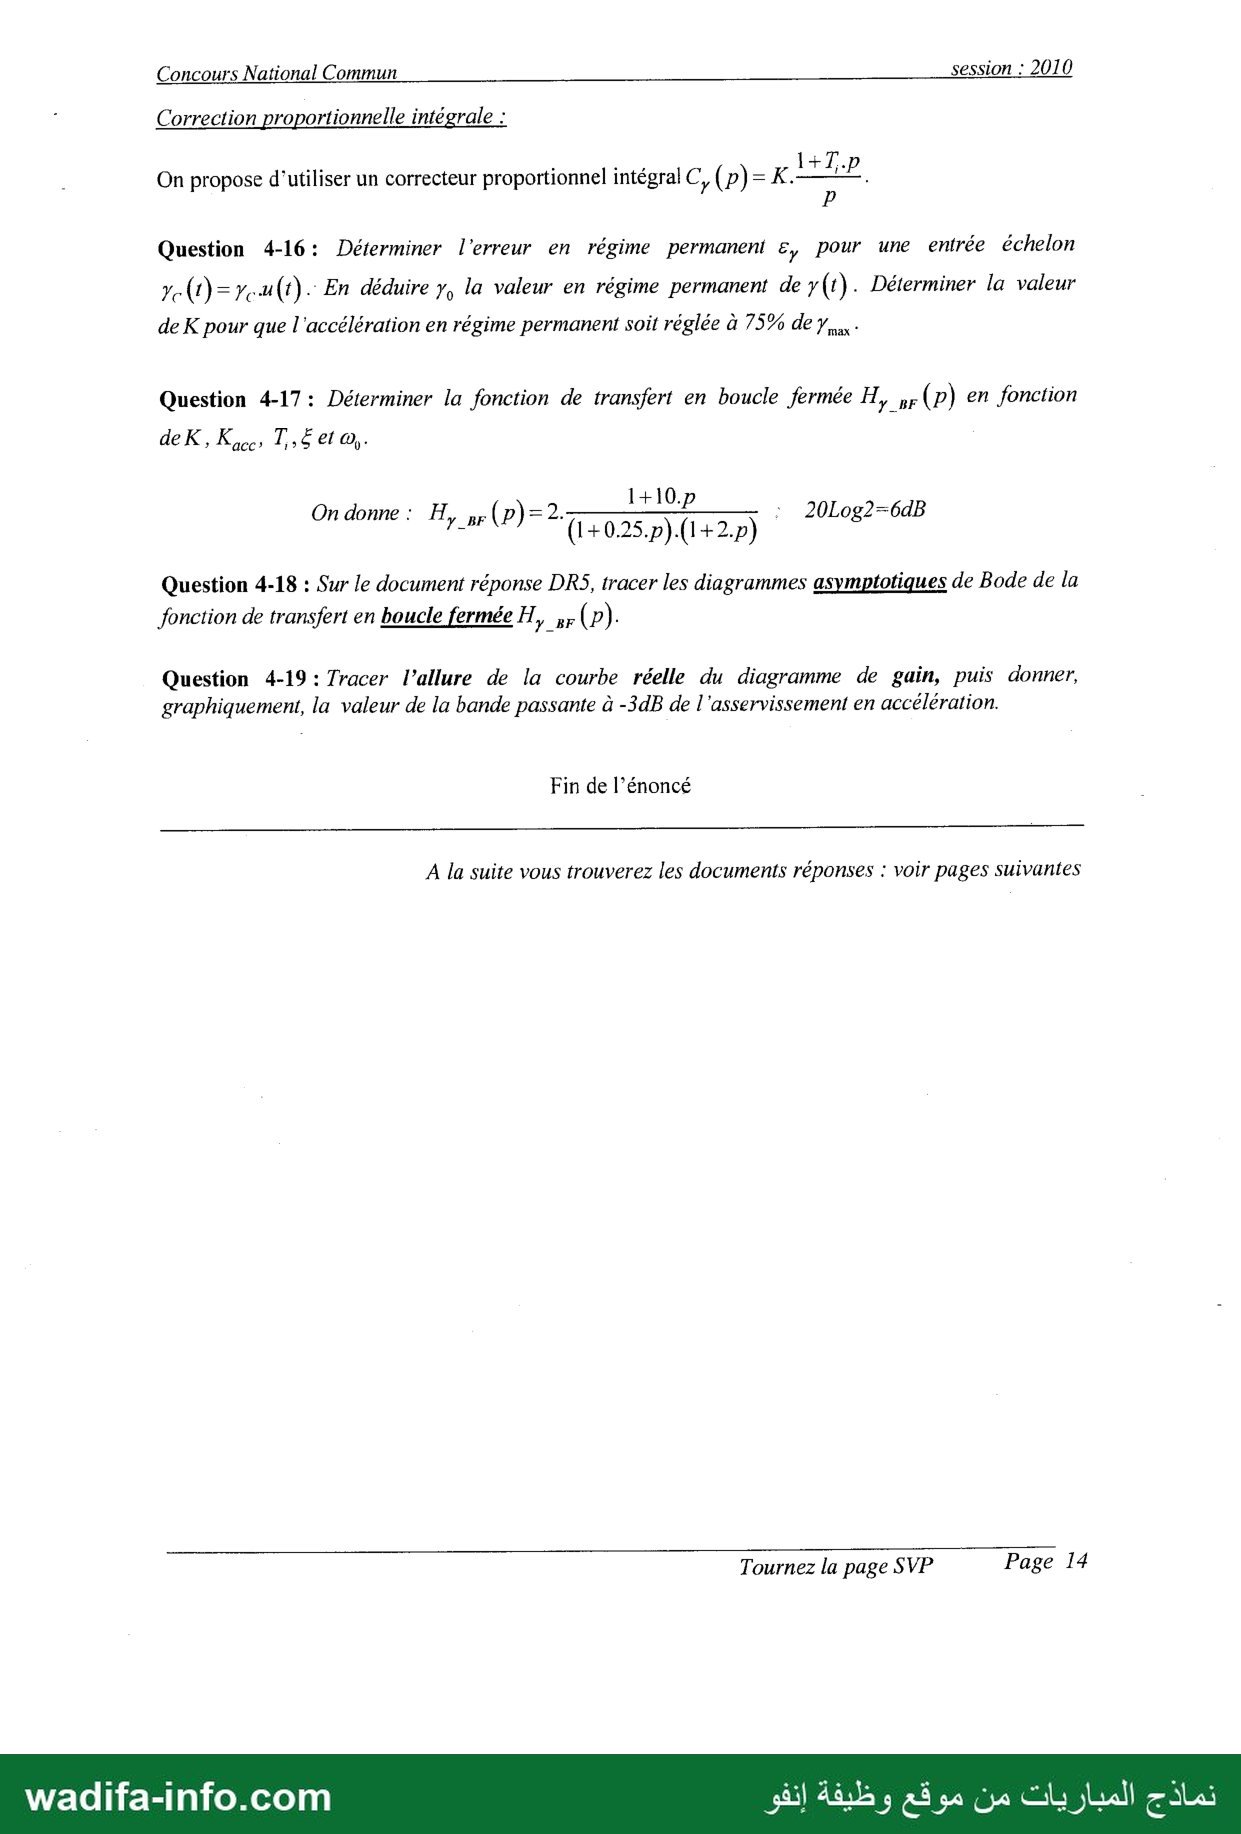
١ Correction proportionnelle intégrale :
Lee 5 SE 1+
. On propose d'utiliser un correcteur proportionnel intégral ب (») = X.——.
Question 4-16: Déterminer l'erreur en régime permanent رع pour une entrée échelon
هر < (1)م7 )1( .. En déduire y, la valeur en régime permanent de y (1). Déterminer la valeur
de K pour que l'accélération en régime permanent soit réglée à 75% 4 -
Question 4-17: Déterminer la fonction de transfert en boucle fermée H, م (p) en fonction
وموك كل TE el.
1+10.p
On donne : H. - قدا . 20Log2-6dB
nr PT 55 (142) 5
Question 4-18 : Sur le document réponse DRS, tracer les diagrammes asymptotiques de Bode de la
fonction de transfert en boucle fermée H, 3» (p).
Question 4-19 : Tracer l'allure de la courbe réelle du diagramme de gain, puis donner,
graphiquement, la valeur de la bande passante à -3dB de l'asservissement en accélération.
Fin de l’énoncé |
À la suite vous trouverez les documents réponses : voir pages suivantes
Tournez la page SVP Page 14
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
a Q 50
à È ف È a % à 4
À. م جب 2 S È Sea Se
à Qu s || RQ 3 ET Sun !
à e Be © | | D SÛ 5 38 RES
يع Q 034 > م58 | | 5590 4
y © ل © ES & SE 8
à SE
يا > 0
NC 242
FRET à à
à لع 28
ل 042
è RQ
د تم :0
3 8 ب 5
GQÈ Fi td حم كم اج
se با Q © > Lg نك
الا O D &
يت د ee a Q
A © Q 8
1 يد
4 53 # >
Ù # [28 =
À S [ns Ÿ
5 ف ما ا ا
CRE 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
Concours National Commun session : 2010
| Document réponse DR2
Question 1-3 :
١ Compléter la table de vérité : Tableau de Karnaugh des, :
_o قا 00 0 o à 0ه 0ه | | | | |.
اراح || | | [
ARE ا | |
(ل(| لز[ اث | |
RTL) ل» | | |.
Compléter les tableaux de Karnaugh ci-contre des sorties
2 LE
Donner les équations simplifiées des sorties Sets, .
Réponses aux Question 3-1 et Question 3-2 : Echelle 1 Cm—— 1 ns :
RSIRCANONS DES IPOCÉS Ernest san Re RDA Av
ض اا لس ل
7 ST + |
À Carter xaie 0 (1/2 lobe ) * |
Documents réponses Page 2 |
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun session : 2010
١ Identification de la fonction de transfert du capteur : Document réponse DR4
On donne ci-dessous les diagrammes de Bode de la fonction de
transfert م77 (p)= Un(p) du capteur.
Question 4-7 : Donner l'ordre et déterminer les paramètres canoniques de cette fonction.
Tracer les diagrammes asymptotiques sur la figure ci-dessous.
nanas Gain en dB
10 Phase en degres 102 œenrads م
ا بج اج للحت لس مات تح جا 0 يترم ممت ممت ميت متت بم Il OS PSE DRE ET lo مي
جح بلبلتنننبنبتتنبانوي
لولاا CRE A Pa اعم اا عام عام ae به رما ا Se 10 1 10 2 SEE 10 3
Détermination de la fonction de transfert du réducteur :
La réduction de la vitesse de rotation du moteur est assurée par un réducteur épicycloïdal dont le
schéma cinématique est donné ci-dessous :
On donne : Ch it 8 fi
Z, : nombre de dents du pignon de ذ arbre moteur À,,.
Z, : nombre de dents de la couronne fixée au bâti. م (1) 8 0)
: $ Rapport de réduction r=——<=-—<
Zoy Zn : nombre de dents des pignons du satellite. On(t) 0» 0
Question 4-8 : Déterminer, en fonction des nombres des dents, le rapport de réduction :
® 4, (1) 080, 0) satellite
© mt) مه 226 Z2
ae م يه لسارم اه ماه 0 |
١ ١ — porte satellite LL, 7
cmséasssescneosoassscoscenveerseseoceoon2sees5e0sete pense 0 م
D 4m
Documents réponses Page 4
wadifa-I ظرفة انؤ a ue نمأ
info.com نماذج المباريات من موقع وظيفة إنفو
Concours National Commun "session : 2010
١ Document réponse 55
٠ Question 4-19 : Sur le document réponse DRS, tracer le diagramme asymptotique de Bode de la de
transfert en boucle fermée H, ;,.(p).
ا F 1 ؛ + 484 Î 1 EU ١ | ١ L E FF! til
٠١ ١ ١ 4 ١ ١ ١ ١١١ ب Module ))8( ١
١ ١ ١ 1 ١ ١ ١ ١١١١ ١٠ ١ ١١ ! ١ ١1١
ا اللا له A es اسه سس ات لاسا كا اس BP ببس نضا
1 V FH IF#1 l 1 1 1 |: 11| l ٠ ٠ ! + i RARES
ا I ١ 1 1 1 } ١! ] E PEER } 1 À ET EH
10 لاا دل لناب LE ل ذال ناد السات.. 1 الم اط 113 1
TT 1 ا تسا ١ ١ TCIITIR ! ١ 1١11١
١ 14 ٠١ + 111 ١) LOU ١ ١١ ! 1 31111١
ا ] 1 FER 1 +! 1 1! ١| ١١ l + ]! ! RERR ل 4, 1 11١
0 دك 1121 لات ال اح ب 1 انل دابا لسلا قش ال لا ياب 11:1 1-11
١ ١ ١ 1 ١ ١ ١ ١١١١١ ١ ١ ١١١١ ! ! ١11١ ١
٠١ ١ ENFIN ١ ١ ١ ١١١ ١ ١ ١ ١١ ! 1ل ١111
١ ١ ١! ١4 ١ ١١ ١١١١ ١ ١ ١١١ +! 1 111١
ال JS +لذلاذ 1 !الم = RE NES ذلا = D = 1 4 + OL
لْ ا ا ا ١ 1 ١ ١ ١١١ | ١ ١ ١ ١ 1! i 1 4 1 DE
! ١ 1 ! ١ HIHI ١ ١ ١١١1 ! ! 1 11(
D ! ١ 1 ! ١ ١١١ ٠١ ١ ١١١ ! É 1111
مايه لسلا ل ات تالت تل لات cout بات ددس له 23ت اساسا ساد
l ë EE E EP Î ! 1 ١١ ١1١ l ١ ١ ١ ١4 4 UE de 6 1e 18
| VO T'ENEESI 1 E ١ ١! EUR l ! ١ +١ 1] i OS SE PETITS À)
٠١ 2 II ١ ١! ١١١ 1١ ١٠ ١ ١١١١ ! 1 111
لتخي ايت اال سال ساسا ات ال تان اا اا ل لا ا أ
١ ١ ١ 4 ١ ١ 1 17 ١٠ ١ ١١١١ !؛ 1 ١1١١
l OH ل 3 ؛ ٠ ١ ١ 1١ ا LV + ] 1 ؟ ل 1-4 ١
PE OLA لناب لم ساس لد ساس نا اند AIRES PR د له الا لان د لال ل ادا RAI
D ١ ١1 ١ ١1 1 ١ ١ ١ ١١14 ! ١ ١ ا
١ ١ EH # ١ { D FI | ١ UE ue ct
١ ١ ١ 1 ١! ١ ١ ١!) ١ ١ Pulsation(rad/sjt 1١
2 el 0 : 2
10 10 10 10 10
٠١ ١ ١ 84 + ١! ١١١١١١ ١ ١ ١4 حوري AC
ا Phase() iii
RM MES SR DE مال نك me PREMIER TI
١ ١ ١ ١ ١ ١ ١١١١ ١٠ ١ ١١١١ ! +! 111
١ ١ ١ 14 ١ 1 ١١١١١ ٠١ ١ ١١7 ١ 1 ١1 ١١
ا ا ل ا ا ا اله ات ا ا ا de لت له الت سس سات الس اس سات سات ا +
D ١ ١ 4 ! ١ ١١١ ١ ١ ١١4 ١ 1 ١1١
D OH ١ 4 ! ١ DIU ١ ١ ١١4 Er
His DR ee ده MH ER he لجان له نا لت
جع ا ] 1 Î ! 1: ١ 10 | ! ١١ FEREE ل 1 -! 1:1]
! + ] EF } ! ١ 1 | + ١ ! +8: 1 1 1 101 |
HA HE اها 4 هيادب لإ لإا جا ب (+
١ ١ ١ 1 ! ١! ١١١! ١ ١ ١١4 ! +! 114 ١١
١ ١ ١ 1 ١! ١ 1١١ CU ١ LRU ؟ À 1114
LS LIL sb JR de La لالد
ا ft ]! +4: Î ١ 1! ETUI ا +١ ١+ 84 Î 1 AE EU
١ ١١ 1 ؟! 4 ١١١١١ ١٠ ١ ١١4 ! ٠ 4 11((
٠١ ١ ١ 14 ! ١ ! ١1١١١ ١٠ ١ ١١14 ! ! ١١١١١١
ا PL ة!؛! ١ l ١ 4 ١١١١١ ا ١ ١! ١! ٌّ ٠ 1 ١ ÉTUDE
5 أ HORMIS JL + لم[ 1م11 الما -ةا+لملا ل ال الا -
١ ١ ١ 1 ١ ١ ١١١١١ ١٠ ١ ١ ١ ؛ ١ 43
١ ١ ١ 1 ! + ١١١١ ١٠ ١ ١١ 1 ! ١4 1
reset PEN nes الما ل ل الال ا امال 1
1 ] + +3 ٠ ET ER | ١ ١ ١ 8 1 1 4 1 Fi
l ١! + HEESES ٌ UT EF l ١ ١+ +864 E LE 1 1 |
اناب Soie deb lbs ل ااال 1 1 4 1
١٠ ١ ١ : ١١١ ١٠ ١ ١١1 ١ ! 1. 1١(
٠١ ١ ١١ Pulsation 180/8( ١١١ ١ ١ ١١١ ! 1 HI
42 d 0 : 2
10 10 10 10 10
Documents réponses Page5
wadifa-info.com نماذج المباريات من موقع وظيفة إنفو
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de Sciences industrielles (sciences de l'ingénieur) du Concours National Commun (CNC) 2010, filière PSI. Durée : 4 heures, calculatrice non autorisée. Support : un dégrilleur qui nettoie la grille de prise d'eau d'une centrale hydroélectrique. Quatre parties : analyse fonctionnelle et logique (FAST, grafcet, transcodeur Gray), étude mécanique du dégrilleur (vérin 8, moteur 15), étude du moteur hydraulique à pistons radiaux, asservissements de position et d'accélération. Le document réponse DR3 (questions 4-4 à 4-6) ne figure pas dans le scan : ces trois questions ne peuvent pas être corrigées. Voici une correction proposée.
💡 Méthode : pour chaque étude, écrivez d'abord quel système on isole, quel théorème on applique et sur quel axe on projette : c'est ce qui permet d'éliminer les inconnues de liaison inutiles (moment en O1 sur z pour la pivot, résultante sur ȳ4 pour la glissière, théorème de l'énergie cinétique pour les liaisons parfaites).
Partie I — Analyse fonctionnelle et systèmes logiques
Question 1-1 — FAST (DR1). Cases vides à compléter (réponse probable pour la formulation exacte) :
- Sous Nettoyer périodiquement la grille : à côté de « Collecter les déchets », la deuxième fonction technique est « Évacuer les déchets », détaillée en « Décharger le godet dans la trémie » et « Déplacer les déchets » (tapis roulant).
- Sous Déplacer le godet, trois fonctions :
- « Déplacer le dégrilleur (châssis 10) le long de la grille, suivant z10 », détaillée en « Entraîner le châssis 10 en translation » → moyen : moteur hydraulique M24 + système pignon-crémaillère, et « Guider le châssis 10 dans la direction z10 » → quatre roues et rails (donné) ;
- « Translater le godet le long du bras 4 (montée / descente) » → moteur M15 et système pignon-chaîne (donné) ;
- « Faire pivoter le bras 4 (écarter / plaquer le godet contre la grille) » → vérin 8 (donné).
- « Guider le godet » → galets roulant sur le bras 4 (donné).
Question 1-2 — Grafcet (point de vue partie commande, châssis immobile) :
- Étape 0 (initiale, repos) : aucune action. Transition 0→1 : dcy · Gph · BM.
- Étape 1 : V8+ (sortie du vérin : rotation du bras 4, fig. 2-b). Transition : v1.
- Étape 2 : Mh− (descente du godet sans contact avec la grille). Transition : Gpb.
- Étape 3 : V8− (rentrée du vérin : le bras 4 vient plaquer le godet contre la grille). Transition : BM.
- Étape 4 : Mh+ (montée et raclage ; on peut maintenir V8− pour garder le bras plaqué sur la butée M). Transition : Gph.
- Étape 5 : temporisation de 60 s (évacuation des déchets dans la trémie). Transition : t/X5/60 s → retour à l'étape 0.
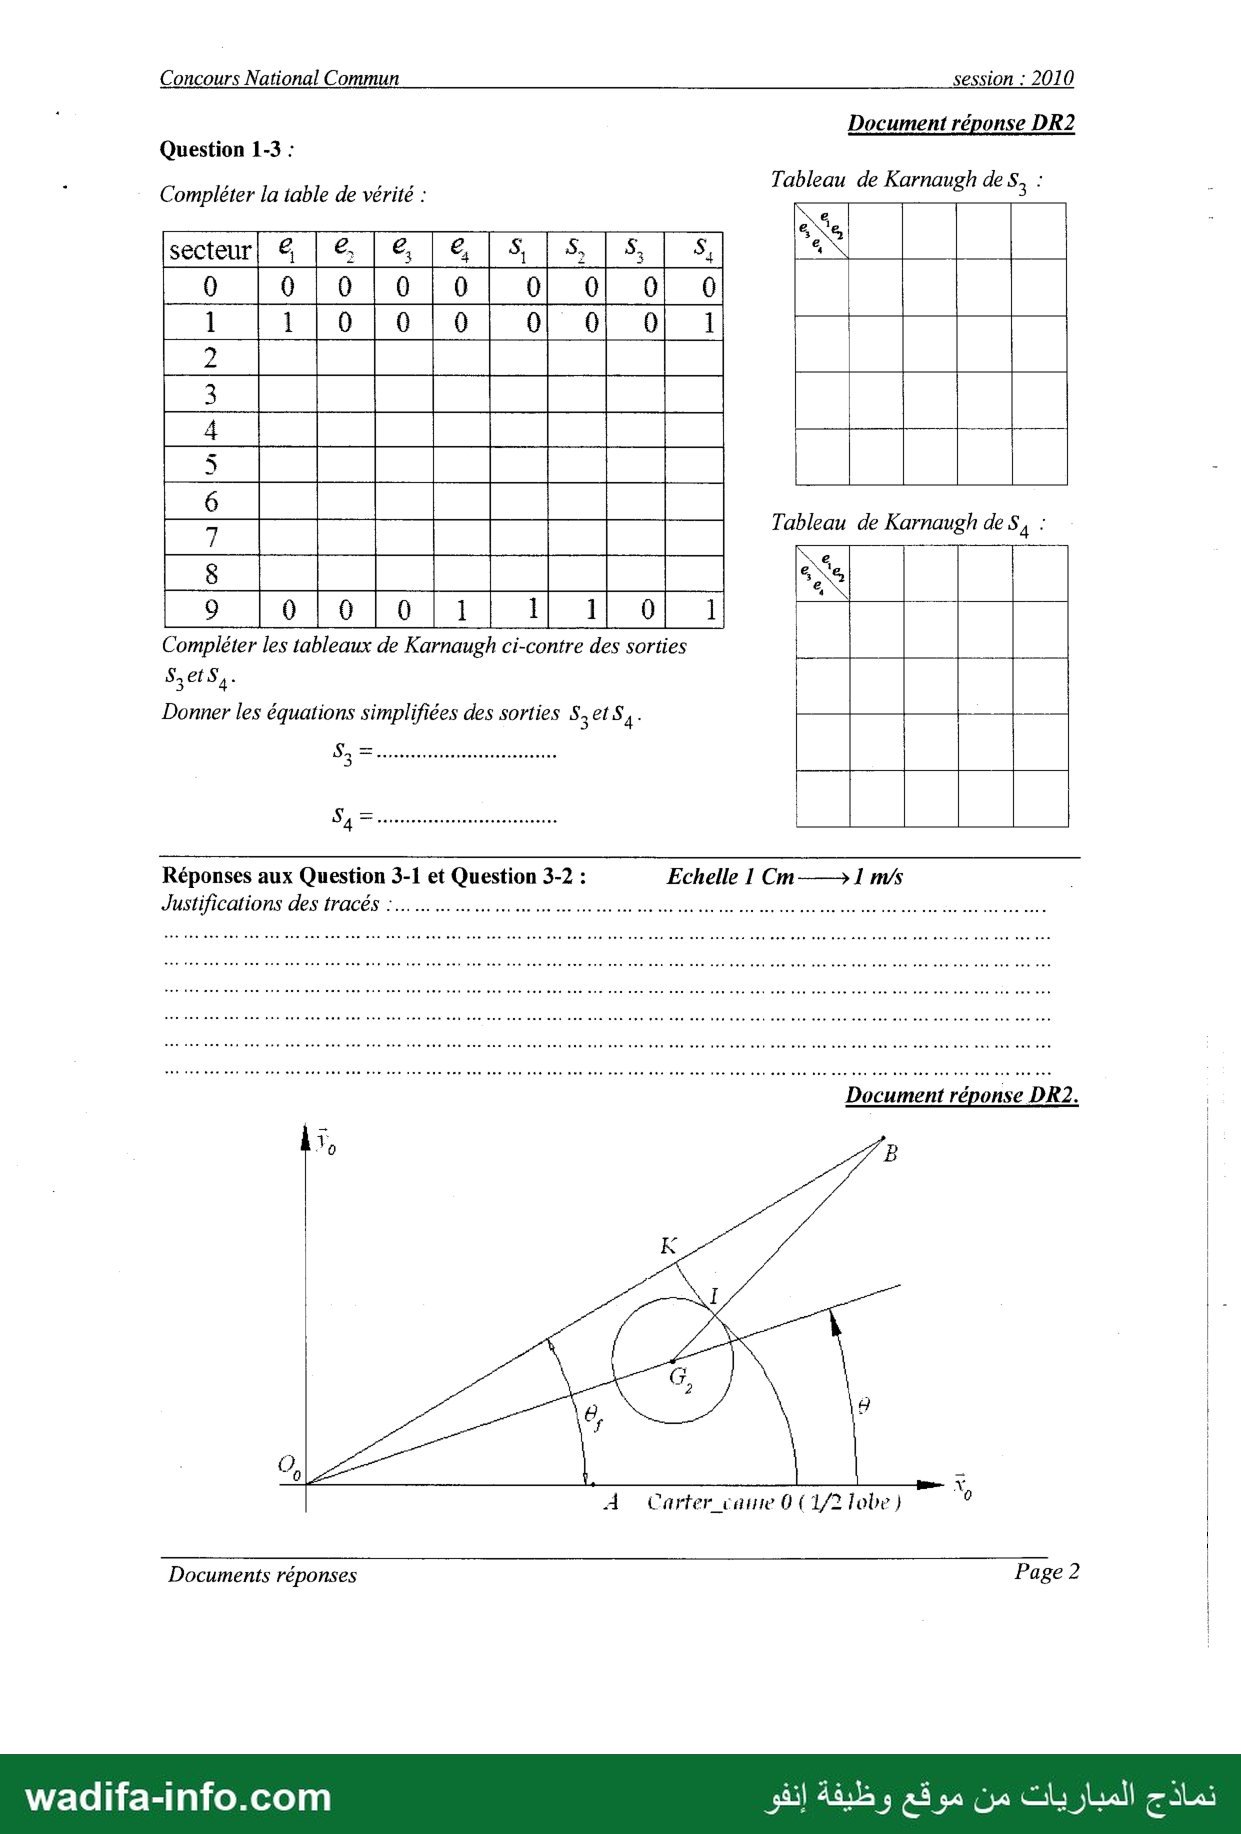
Question 1-3 — Transcodeur vers le code Gray (DR2). Lecture de la roue codeuse (piste intérieure = e1, piste extérieure = e4, ce que confirment les lignes 0, 1 et 9 déjà remplies) ; les sorties s1s2s3s4 sont le code Gray du numéro de secteur (s1 = poids fort).
| Secteur | e1 | e2 | e3 | e4 | s1 | s2 | s3 | s4 |
|---|---|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | 0 | 0 | 0 |
| 1 | 1 | 0 | 0 | 0 | 0 | 0 | 0 | 1 |
| 2 | 1 | 0 | 0 | 1 | 0 | 0 | 1 | 1 |
| 3 | 1 | 0 | 1 | 1 | 0 | 0 | 1 | 0 |
| 4 | 1 | 0 | 1 | 0 | 0 | 1 | 1 | 0 |
| 5 | 1 | 1 | 1 | 0 | 0 | 1 | 1 | 1 |
| 6 | 0 | 1 | 1 | 0 | 0 | 1 | 0 | 1 |
| 7 | 0 | 0 | 1 | 0 | 0 | 1 | 0 | 0 |
| 8 | 0 | 0 | 1 | 1 | 1 | 1 | 0 | 0 |
| 9 | 0 | 0 | 0 | 1 | 1 | 1 | 0 | 1 |
Le code de la roue est lui-même à distance unité (un seul bit change d'un secteur au suivant). Les six combinaisons non utilisées (0100, 0101, 0111, 1100, 1101, 1111 en e1e2e3e4) sont des cas indifférents (X).
Tableau de Karnaugh de s3 (lignes e3e4, colonnes e1e2) :
| e3e4 \ e1e2 | 00 | 01 | 11 | 10 |
|---|---|---|---|---|
| 00 | 0 | X | X | 0 |
| 01 | 1 | X | X | 1 |
| 11 | 1 | X | X | 1 |
| 10 | 0 | 0 | 0 | 0 |
Tableau de Karnaugh de s4 :
| e3e4 \ e1e2 | 00 | 01 | 11 | 10 |
|---|---|---|---|---|
| 00 | 0 | X | X | 1 |
| 01 | 1 | X | X | 1 |
| 11 | 0 | X | X | 0 |
| 10 | 0 | 1 | 1 | 0 |
Équations simplifiées : s3 = e4 ; s4 = e2 + e1·ē3 + ē3·e4 (= e2 + ē3(e1 + e4)).
Partie II — Étude mécanique du dégrilleur
Notations : (x̄10, x̄4) = ψ, (x̄10, x̄8) = δ ; la glissière 5/4 étant bloquée, S = {4, 5} est un seul solide en rotation autour de (O1, z̄10). On note y4, y5, x5, yP, μ les longueurs de l'énoncé.
Question 2-1. O1 est fixe dans R10, donc δ(O1, S/10)·z̄10 = d/dt[σ(O1, S/10)·z̄10].
• Bras 4 : σ·z̄10 = I4ψ̇.
• Godet 5 (Huygens, |O1G5|² = x5² + y5²) : σ·z̄10 = [I5 + m5(x5² + y5²)]ψ̇.
δ(O1, S/10)·z̄10 = [I4 + I5 + m5(x5² + y5²)] ψ̈.
Question 2-2. Théorème du moment dynamique en O1, projeté sur z̄10 (la pivot parfaite en O1 n'y contribue pas). Moments des actions extérieures :
• vérin : O1D ∧ Fȳ8 = −μF(ȳ4 ∧ ȳ8), soit μF sin(ψ − δ) ;
• eau : (−yPȳ4) ∧ (−FPx̄4), soit −yPFP ;
• poids de 4 : (−y4ȳ4) ∧ (−m4gȳ10), soit −m4g y4 sin ψ ;
• poids de 5 : −m5g(y5 sin ψ − x5 cos ψ) (G5 a pour abscisse y5 sin ψ − x5 cos ψ sur x̄10).
D'où :
F = { [I4 + I5 + m5(x5² + y5²)]ψ̈ + yPFP + m4g y4 sin ψ + m5g(y5 sin ψ − x5 cos ψ) } / [μ sin(ψ − δ)],
l'angle δ du vérin étant lié à ψ par la géométrie du triangle O1CD (réponse probable pour les signes, qui dépendent de l'orientation de δ sur la figure 3).
Question 2-3. Roulement sans glissement en J : V(J, 12/0) = 0, avec 4 fixe par rapport à 0 et 5 en translation ẏȳ4 :
V(J, 12/0) = V(J, 12/5) + V(J, 5/0) = ω12z̄10 ∧ (−r x̄4) + ẏȳ4 = (ẏ − rω12)ȳ4 = 0 ⇒ ω12 = ẏ/r.
La chaîne ne glisse pas sur le pignon 9 de rayon R : ẏ = Rωm, d'où ω12 = Rωm/r (signe selon le brin et le sens choisis).
Question 2-4. Énergie cinétique de Σ = {9, 3, 5, d, 11, 12} par rapport à 4 (chaîne de masse négligeable, ω11 = ωm car roues identiques) :
T(Σ/4) = ½Iωm² + ½Iωm² + ½(m5 + md + m12)ẏ² + ½I12ω12²
= ½[2I + mER² + I12R²/r²] ωm², d'où Jéq = 2I + mER² + I12R²/r².
Question 2-5. Théorème de l'énergie cinétique (R4 galiléen), liaisons parfaites et roulements sans glissement (puissances intérieures nulles). Puissances extérieures : moteur Cmωm ; pesanteur −mEg(ȳ10·ȳ4)ẏ = −mEg cos ψ · Rωm ; frottement grille/déchets −T6dRωm ; action normale de la grille : puissance nulle.
Jéqωmω̇m = Cmωm − R(mEg cos ψ + T6d)ωm, soit
Cm = Jéqω̇m + R(mEg cos ψ + T6d).
Question 2-6. Théorème de la résultante dynamique à E = {5, d, 12} sur ȳ4 (glissière 5/4 parfaite et contact en J sans frottement : pas de composante sur ȳ4) :
mEÿ = T − mEg cos ψ − T6d. Avec la loi de Coulomb en glissement, T6d = fN6d :
N6d = [T − mE(ÿ + g cos ψ)]/f, avec ÿ = Rω̇m.
Partie III — Moteur hydraulique MS 05
Question 3-1. Le galet 2 roule sans glisser sur 0 en I : I est le centre instantané de rotation de 2/0, donc V(G2, 2/0) est perpendiculaire à IG2, c'est-à-dire portée par ȳ2 (perpendiculaire en G2 à la droite G2B).
Question 3-2 — construction graphique (échelle 1 cm ↔ 1 m/s).
• V(G2, 2/0) = V(G2, 3/1) + V(G2, 1/0) (pivot 2/3 en G2).
• V(G2, 1/0) = ρθ̇ ȳ1 = 0,2 × 30 = 6 m/s : flèche de 6 cm perpendiculaire à O0G2.
• V(G2, 3/1) est portée par x̄1 (pivot glissant) ; V(G2, 2/0) par ȳ2 (question 3-1).
• Par l'extrémité de V(G2, 1/0) on trace une parallèle à O0G2 ; elle coupe en un point la perpendiculaire à G2I menée par G2 : ce point est l'extrémité de V(G2, 2/0), et V(G2, 3/1) est le vecteur qui joint l'extrémité de V(G2, 1/0) à ce point.
Analytiquement : |V(G2, 3/1)| = ρθ̇ tan α ≈ 6 tan α. Avec α ≈ 29° mesuré sur la figure du DR2 : ≈ 3,3 m/s, dirigée vers O0 (le piston rentre quand θ croît). Réponse probable : la valeur dépend de la mesure de α sur le tracé.
Question 3-3. Fermeture géométrique O0G2 + G2B = O0B : ρx̄1 + a x̄2 = L x̄f. Projections sur x̄1 et ȳ1 :
ρ + a cos α = L cos(θf − θ) ; a sin α = L sin(θf − θ).
D'où la relation sin α = (L/a) sin(θf − θ), puis a cos α = √(a² − L² sin²(θf − θ)) et
ρ = L[cos(θf − θ) − (a²/L² − sin²(θf − θ))1/2].
Question 3-4. V(G2, 2/0) = V(G2, 2/3) + V(G2, 3/1) + V(G2, 1/0) = 0 + ρ̇x̄1 + ρθ̇ȳ1, et V(G2, 2/0) = ω20z̄0 ∧ (−R x̄2) = −Rω20ȳ2. En projetant sur x̄2 : ρ̇ cos α + ρθ̇ sin α = 0, d'où θ̇ = −ρ̇/(ρ tan α) :
θ̇ = −ρ̇ √(a² − L² sin²(θf − θ)) / [ρ L sin(θf − θ)] (ou, de façon équivalente, θ̇ = −ρ̇[L cos(θf − θ) − ρ]/[ρL sin(θf − θ)]).
Question 3-5. Graphe des liaisons (une boucle) : 0 —pivot (O0, z̄0)— 1 —pivot glissant (G2, x̄1)— 3 —pivot (G2, z̄0)— 2 —linéaire rectiligne (I, x̄2, z̄0)— 0.
γ = 4 − 4 + 1 = 1 boucle, Ec = 6 ; Ic = 1 + 2 + 1 + 4 = 8 inconnues cinématiques.
Mobilités : mu = 1 (rotation de l'arbre de sortie, liée à la translation du piston) et mi = 1 (rotation propre du galet 2 autour de son axe) ; la rotation du piston autour de x̄1 est bloquée par le contact linéaire (pour α ≠ 0). Donc m = 2.
h = m − Ic + Ec = 2 − 8 + 6 = 0 : le mécanisme est isostatique.
Question 3-6. Équilibre de 2 en G2 (problème plan, base x̄1, ȳ1) : action de 0 en I, normale au contact, −P x̄2 = −P(cos α x̄1 + sin α ȳ1), de moment nul en G2 ; action de 3 par la pivot : X32, Y32, N32 = 0.
X32 − P cos α = 0 ; Y32 − P sin α = 0 ; moment : 0 = 0.
Équilibre de 3 en G2 : fluide F x̄1 ; action de 2 : −X32, −Y32 ; action de 1 (pivot glissant d'axe x̄1) : Y13, N13.
F − X32 = 0 ; Y13 − Y32 = 0 ; N13 = 0.
Conclusion : P = F/cos α (action de la came sur le galet, dirigée suivant −x̄2) et le cylindre reprend un effort latéral Y13 = F tan α.
Question 3-7. Le galet 2 est un solide de révolution d'axe (G2, z̄0) : sa matrice en G2 est diagonale dans toute base contenant z̄0, avec deux moments égaux (A2) suivant les axes perpendiculaires. Le piston 3 admet deux plans de symétrie (x̄1, ȳ1) et (x̄1, z̄0) passant par G3 et G2 (G2 est sur l'axe G3x̄1) : les produits d'inertie sont nuls, la matrice en G2 est diagonale (A3, B3, C3).
Question 3-8. On utilise ρ̇ = −ρθ̇ tan α et ω20 = −ρθ̇/(R cos α) (obtenu en projetant la fermeture de 3-4 sur ȳ2).
• T(1/0) = ½I1θ̇².
• T(3/0) : Ω(3/0) = θ̇z̄0, V(G3) = ρ̇x̄1 + (ρ − l)θ̇ȳ1, moment d'inertie en G3 : C3 − m3l² ; T(3/0) = ½m3ρ̇² + ½(C3 + m3ρ² − 2m3ρl)θ̇².
• T(2/0) = ½m2(ρ̇² + ρ²θ̇²) + ½C2ω20².
Total :
T(S/0) = ½[I1 + C3 + m3(ρ² − 2ρl) + m2ρ²]θ̇² + ½(m2 + m3)ρ̇² + ½C2ρ²θ̇²/(R² cos²α),
qu'on peut écrire ½J(θ)θ̇² en remplaçant ρ̇² par ρ²θ̇² tan²α.
Question 3-9. Théorème de l'énergie cinétique à S = {1, 2, 3} dans son mouvement par rapport à 0 : puissance extérieure du couple C z̄0 : Cθ̇ ; pivot 1/0 parfaite et roulement sans glissement en I : 0 ; puissance intérieure de l'action du fluide entre 1 et 3 : Fρ̇ ; autres liaisons parfaites : 0.
dT(S/0)/dt = Cθ̇ + Fρ̇ = θ̇(C − Fρ tan α).
En régime permanent (inerties négligées) : C = Fρ tan α ; avec F = p·Spiston, le couple est proportionnel à la pression d'alimentation.
Partie IV — Asservissements
Question 4-1. Q(p) = DΩm(p) + (v/4B) pΔP(p) ; JéqpΩm(p) = DΔP(p) − fΩm(p) − Cre(p).
Question 4-2 — schéma bloc (description). Q(p) entre dans un comparateur (+) qui reçoit en (−) DΩm(p) ; sa sortie traverse le bloc 4B/(vp) pour donner ΔP(p) ; ΔP passe par le gain D, puis un second comparateur (+ ; − Cre(p)) ; on obtient Ωm(p) par le bloc 1/(Jéqp + f) ; Ωm est ramené au premier comparateur à travers le gain D. Le bloc « ? » de la figure 14 est un intégrateur : θm(p) = Ωm(p)/p.
Question 4-3. Avec Cre = 0 : Ωm/Q = D/[D² + (fv/4B)p + (Jéqv/4B)p²], d'où
Hm(p) = Km/[p(1 + 2zp/ωn + p²/ωn²)] avec Km = 1/D, ωn = 2D√(B/(Jéqv)), z = (f/4D)√(v/(B Jéq)).
Questions 4-4, 4-5, 4-6. Elles sont posées sur le document réponse DR3, absent du scan : énoncé illisible, pas de correction possible.
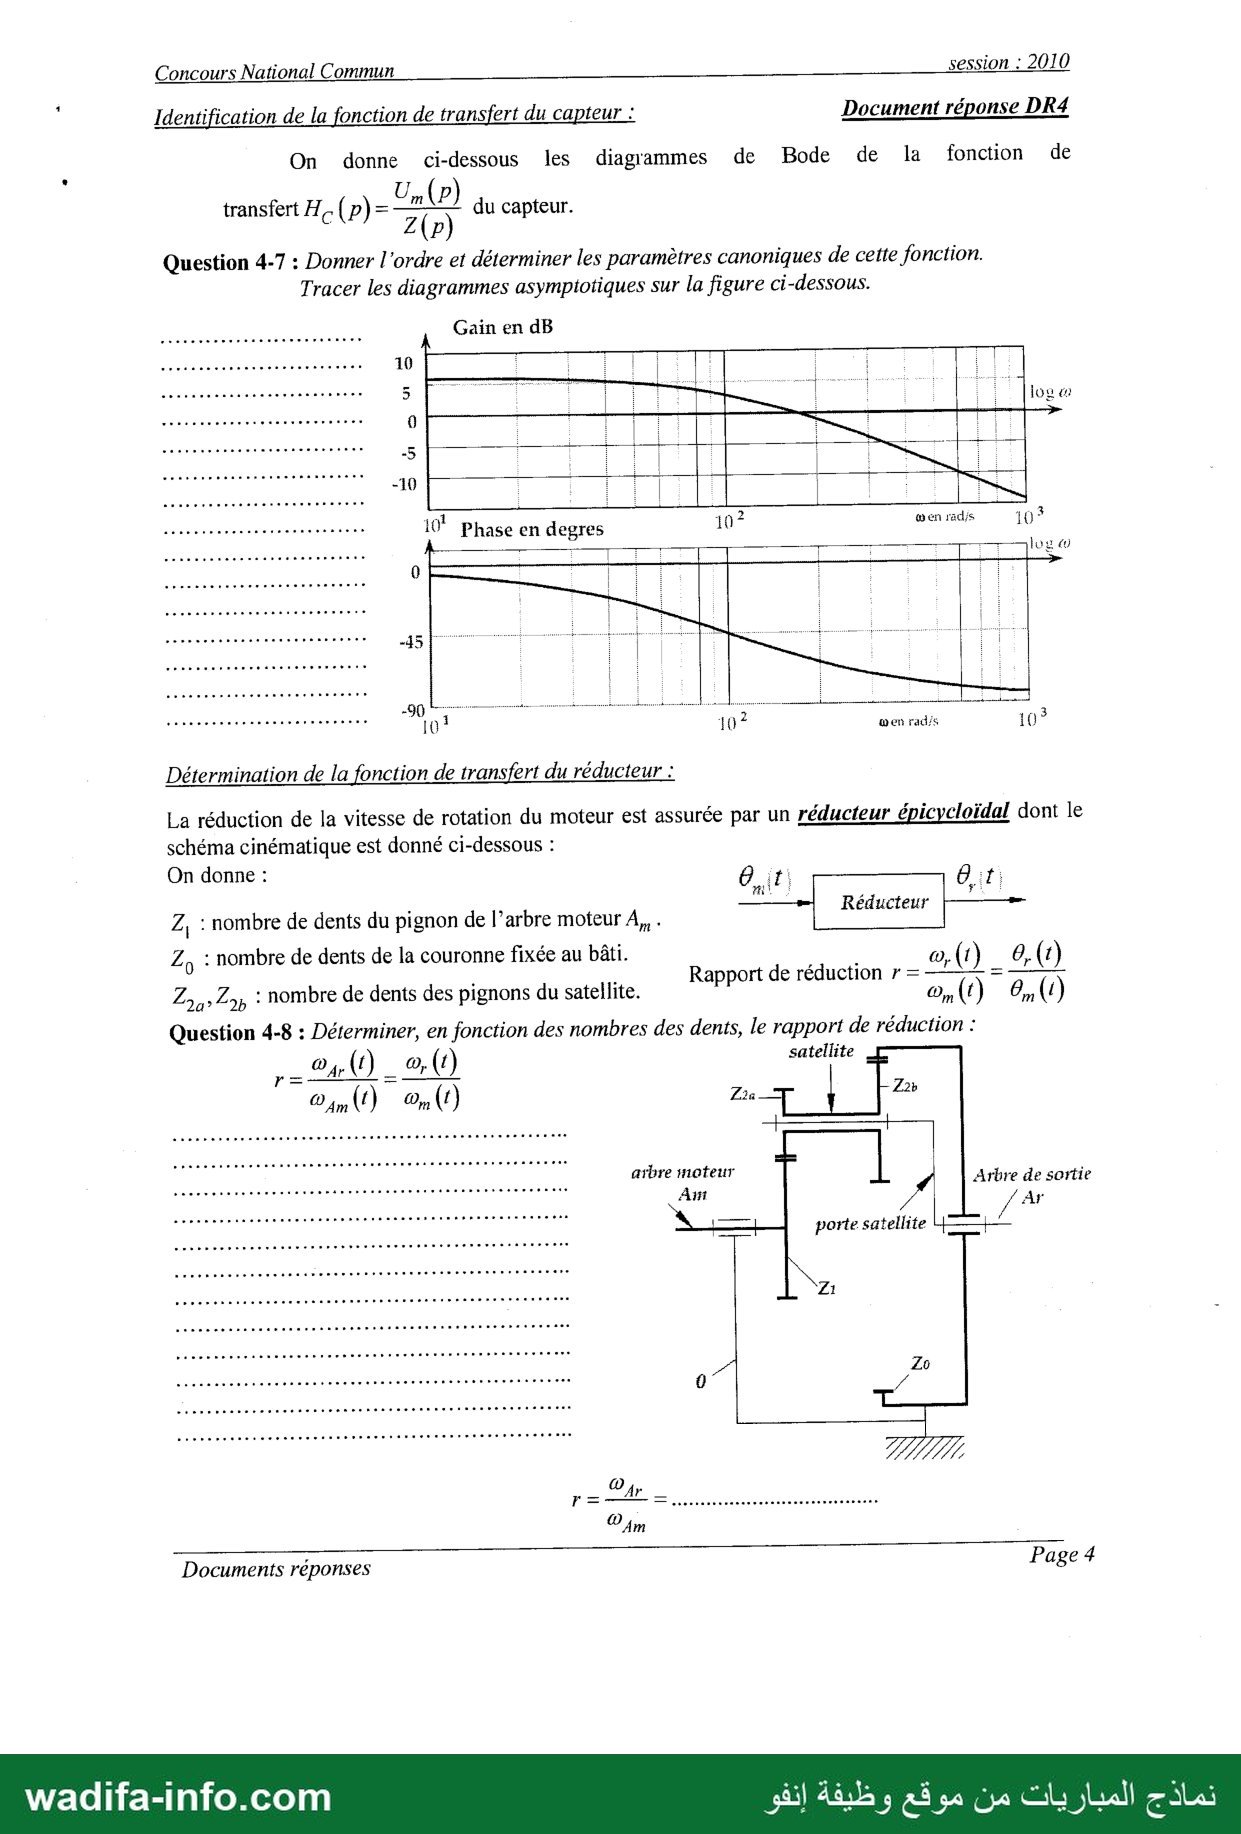
Question 4-7 — capteur (DR4). La phase va de 0° à −90° et vaut −45° pour ω = 100 rad/s ; le gain est constant à basse fréquence puis décroît de 20 dB/décade : système du 1er ordre, HC(p) = KC/(1 + τp) avec τ = 1/100 = 0,01 s. Le gain statique lu est d'environ 6 dB, soit KC ≈ 2 (réponse probable : lecture graphique, cohérente avec le passage du gain par 0 dB vers 170-180 rad/s). Asymptotes : horizontale à 20 log KC jusqu'à 100 rad/s, puis pente −20 dB/décade ; phase : 0° puis −90° au-delà de 100 rad/s.
Question 4-8 — train épicycloïdal. Planétaire Z1 (arbre moteur), satellite double Z2a/Z2b, couronne intérieure Z0 fixe, porte-satellite = arbre de sortie. Raison du train (porte-satellite fixe) : (ω1 − ωPS)/(ω0 − ωPS) = −Z1Z2b/(Z2aZ0) (un engrènement extérieur, un intérieur). Avec ω0 = 0 :
r = ωAr/ωAm = Z2aZ0/(Z2aZ0 + Z1Z2b).
Question 4-9. HBO(p) = Kp·KsvKc·Hm(p)·rR = KBO/[p(1 + 2zp/ωn + p²/ωn²)] avec KBO = Kp Ksv Kc Km r R ; classe 1, ordre 3.
Question 4-10. HBF(p) = HBO/(1 + HBO) = 1/[1 + p/KBO + 2zp²/(KBOωn) + p³/(KBOωn²)].
Question 4-11. Système de classe 1 à retour unitaire : εS = 0 pour un échelon ; εtr = a/KBO pour une rampe de pente a.
Question 4-12. Équation caractéristique (× ωn²) : p³ + 2zωnp² + ωn²p + KBOωn² = 0.
Tableau de Routh : ligne 1 : 1, ωn² ; ligne 2 : 2zωn, KBOωn² ; ligne 3 : ωn(2zωn − KBO)/(2z) ; ligne 4 : KBOωn².
Stabilité ⇔ 0 < KBO < 2zωn, soit Kp < Kplimite = 2zωn/(KsvKcKmrR).
Question 4-13. La phase de HBO vaut −180° pour ω = ωn (−90° de l'intégrateur et −90° du second ordre), et |HBO(jωn)| = KBO/(2zωn) = Kp/Kplimite. Marge de gain 12 dB : 20 log(Kplimite/Kp) = 12, d'où Kp = Kplimite/100,6 ≈ Kplimite/4.
Question 4-14. Avec Cγ = 1, la chaîne directe est pH(p) et le retour unitaire :
εγ(p) = Γc(p)/(1 + pH(p)) = Γc(p)(1 + 2ξp/ω0 + p²/ω0²)/(1 + (2ξ/ω0 + Kacc)p + p²/ω0²).
Question 4-15. Γc = γc/p ; théorème de la valeur finale : εγ = limp→0 pεγ(p) = γc, donc γ0 = 0. Conclusion : à cause du dérivateur p de la chaîne directe (classe −1), le système non corrigé ne peut maintenir aucune accélération constante ; il faut un correcteur intégral.
Question 4-16. Avec Cγ = K(1 + Tip)/p, la chaîne directe devient K(1 + Tip)H(p), de classe 0 et de gain KKacc :
εγ = γc/(1 + KKacc) et γ0 = γcKKacc/(1 + KKacc).
Pour une consigne γc = γmax (réponse probable sur la consigne visée) : KKacc/(1 + KKacc) = 0,75 ⇒ K = 3/Kacc.
Question 4-17. Hγ_BF(p) = KKacc(1 + Tip)/[(1 + KKacc) + (2ξ/ω0 + KKaccTi)p + p²/ω0²].
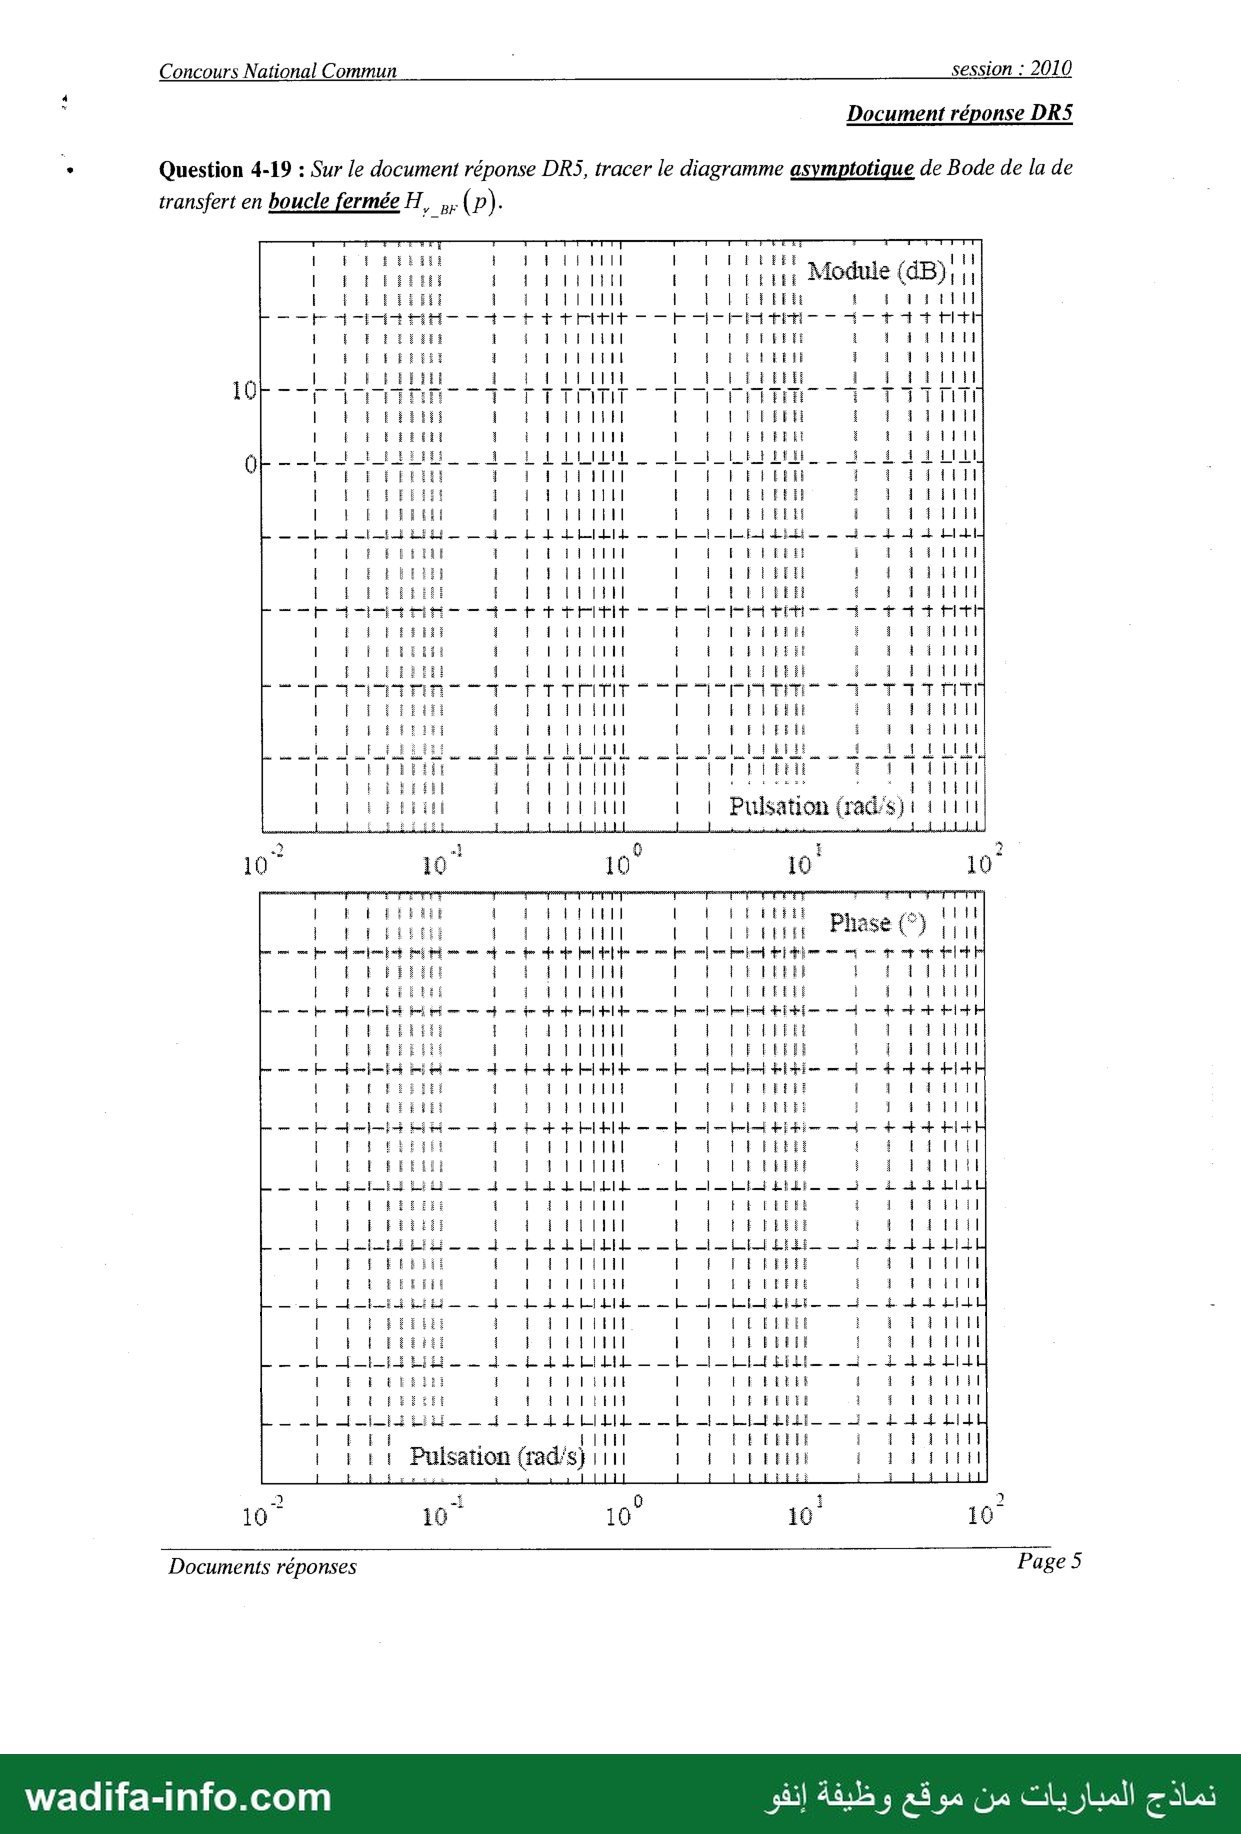
Question 4-18 — Bode asymptotique de Hγ_BF(p) = 2(1 + 10p)/[(1 + 0,25p)(1 + 2p)] (DR5).
Pulsations de cassure : 0,1 rad/s (zéro, +20 dB/déc), 0,5 rad/s (pôle, −20 dB/déc), 4 rad/s (pôle, −20 dB/déc).
| Intervalle (rad/s) | Gain asymptotique | Phase asymptotique |
|---|---|---|
| ω < 0,1 | 6 dB (palier) | 0° |
| 0,1 – 0,5 | +20 dB/déc, de 6 à 20 dB | +90° |
| 0,5 – 4 | 20 dB (palier) | 0° |
| ω > 4 | −20 dB/déc (12 dB à 10 rad/s, 0 dB à 40 rad/s, −8 dB à 100 rad/s) | −90° |
Question 4-19 — courbe réelle. Gain réel : ≈ 7 dB à 0,05 rad/s, ≈ 9 dB à 0,1 rad/s (+3 dB sur l'asymptote), ≈ 17 dB à 0,5 rad/s, maximum ≈ 19 dB vers 1 à 2 rad/s (les deux cassures 0,5 et 4 sont trop proches pour atteindre le palier de 20 dB), ≈ 17 dB à 4 rad/s, ≈ 11,4 dB à 10 rad/s, ≈ 0 dB à 40 rad/s. Phase réelle : maximum ≈ +39° vers 0,2 rad/s, 0° vers 1,4 rad/s, −39° à 4 rad/s, tendant vers −90°.
Bande passante à −3 dB (réponse probable sur la définition attendue) : mesurée par rapport au gain statique (6 dB), le gain reste supérieur à 3 dB jusqu'à ωc ≈ 28 rad/s. Si on la mesure par rapport au maximum (19 dB), elle s'étend d'environ 0,4 à 4,9 rad/s.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: المواقع الرسمية للمؤسسات (نسخ أرشيفية من Wayback Machine)
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/2414/نموذج-المباراة-الوطنية-المشتركة-CNC-2010-علوم-المهندس-شعبة-PSI-لولوج-مدارس-الم
