
نموذج المباراة الوطنية المشتركة CNC 2003: الفيزياء 1 - شعبة TSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1831/نموذج-المباراة-الوطنية-المشتركة-CNC-2003-الفيزياء-1-شعبة-TSI-لولوج-مدارس-المهندس
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2003)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- الفيزياء 1
- الدورة
- 2003
- عدد الصفحات
- 7
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
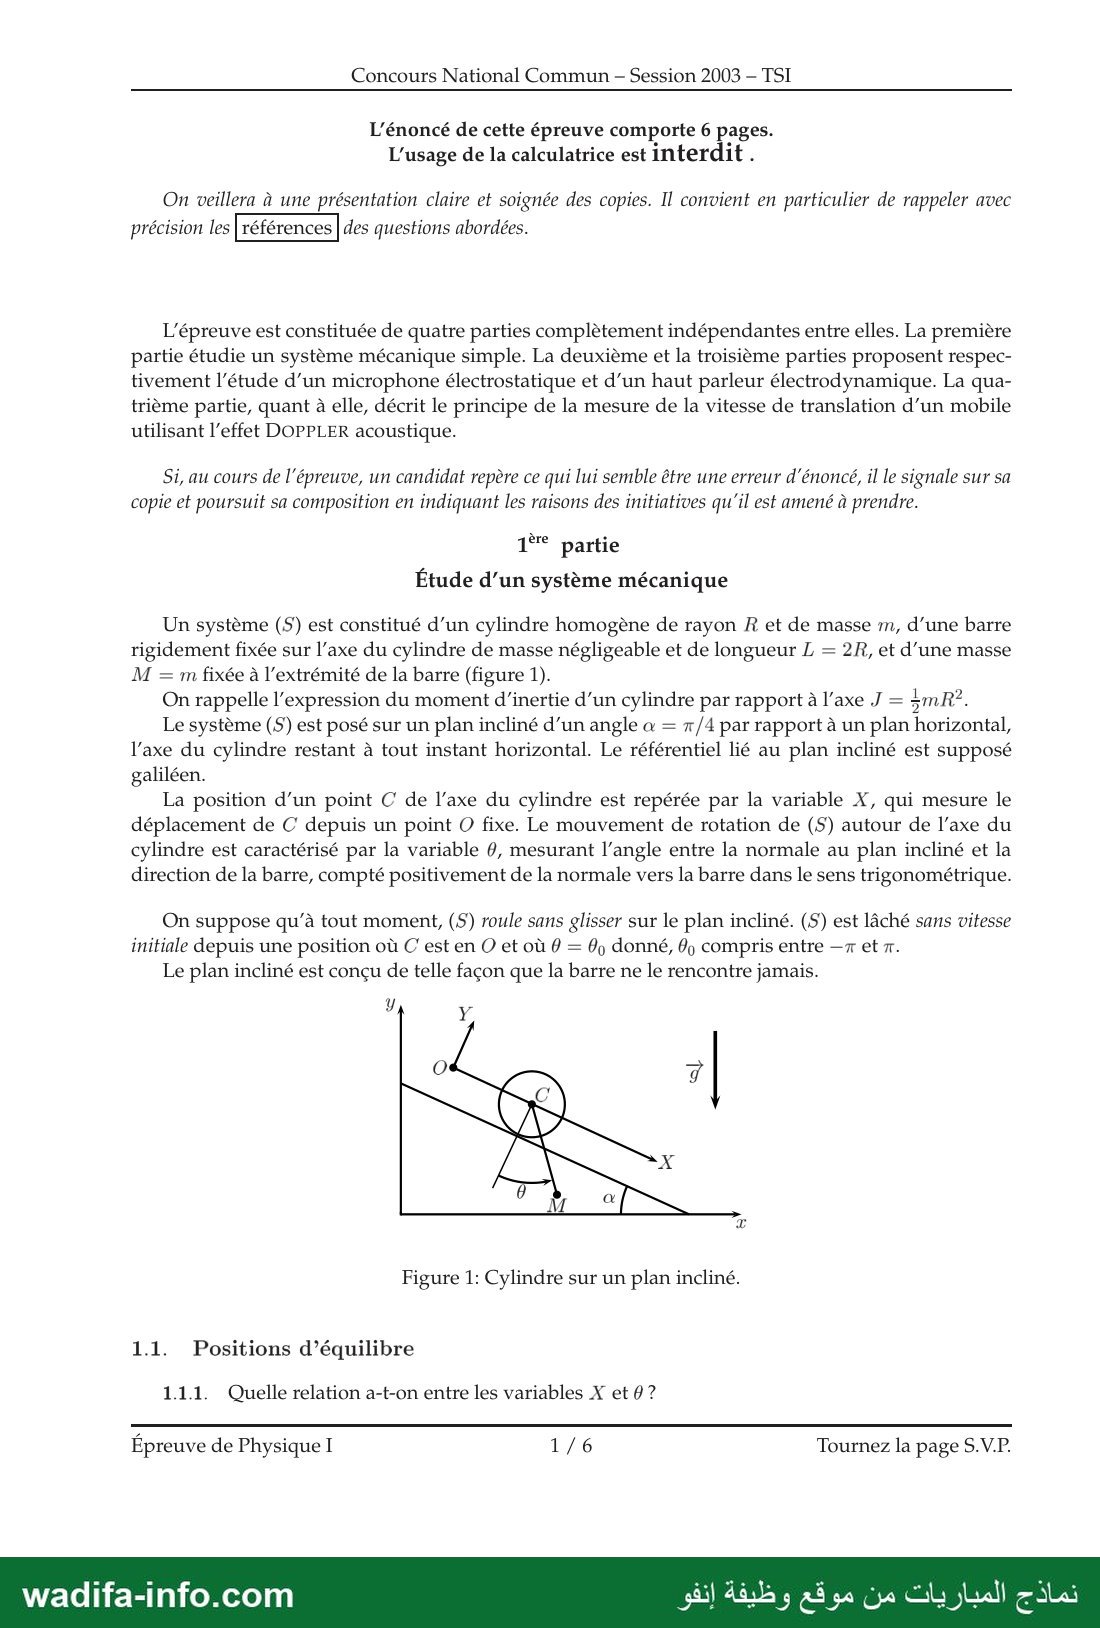
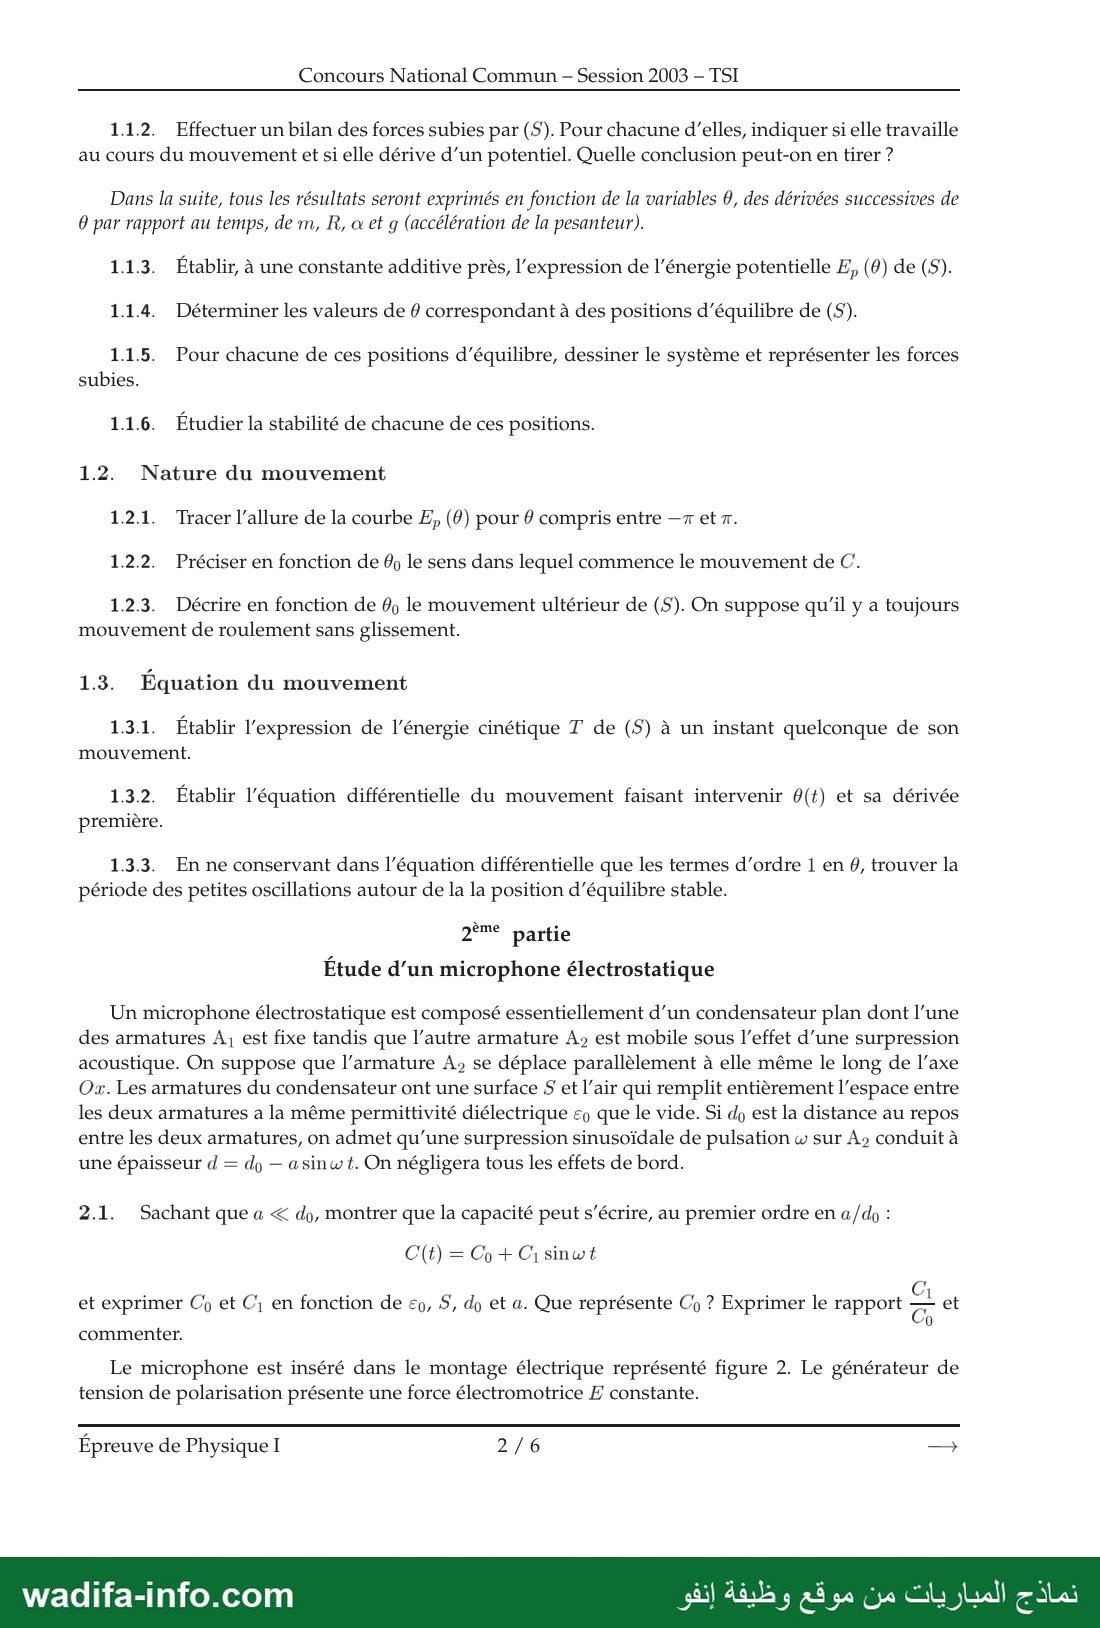
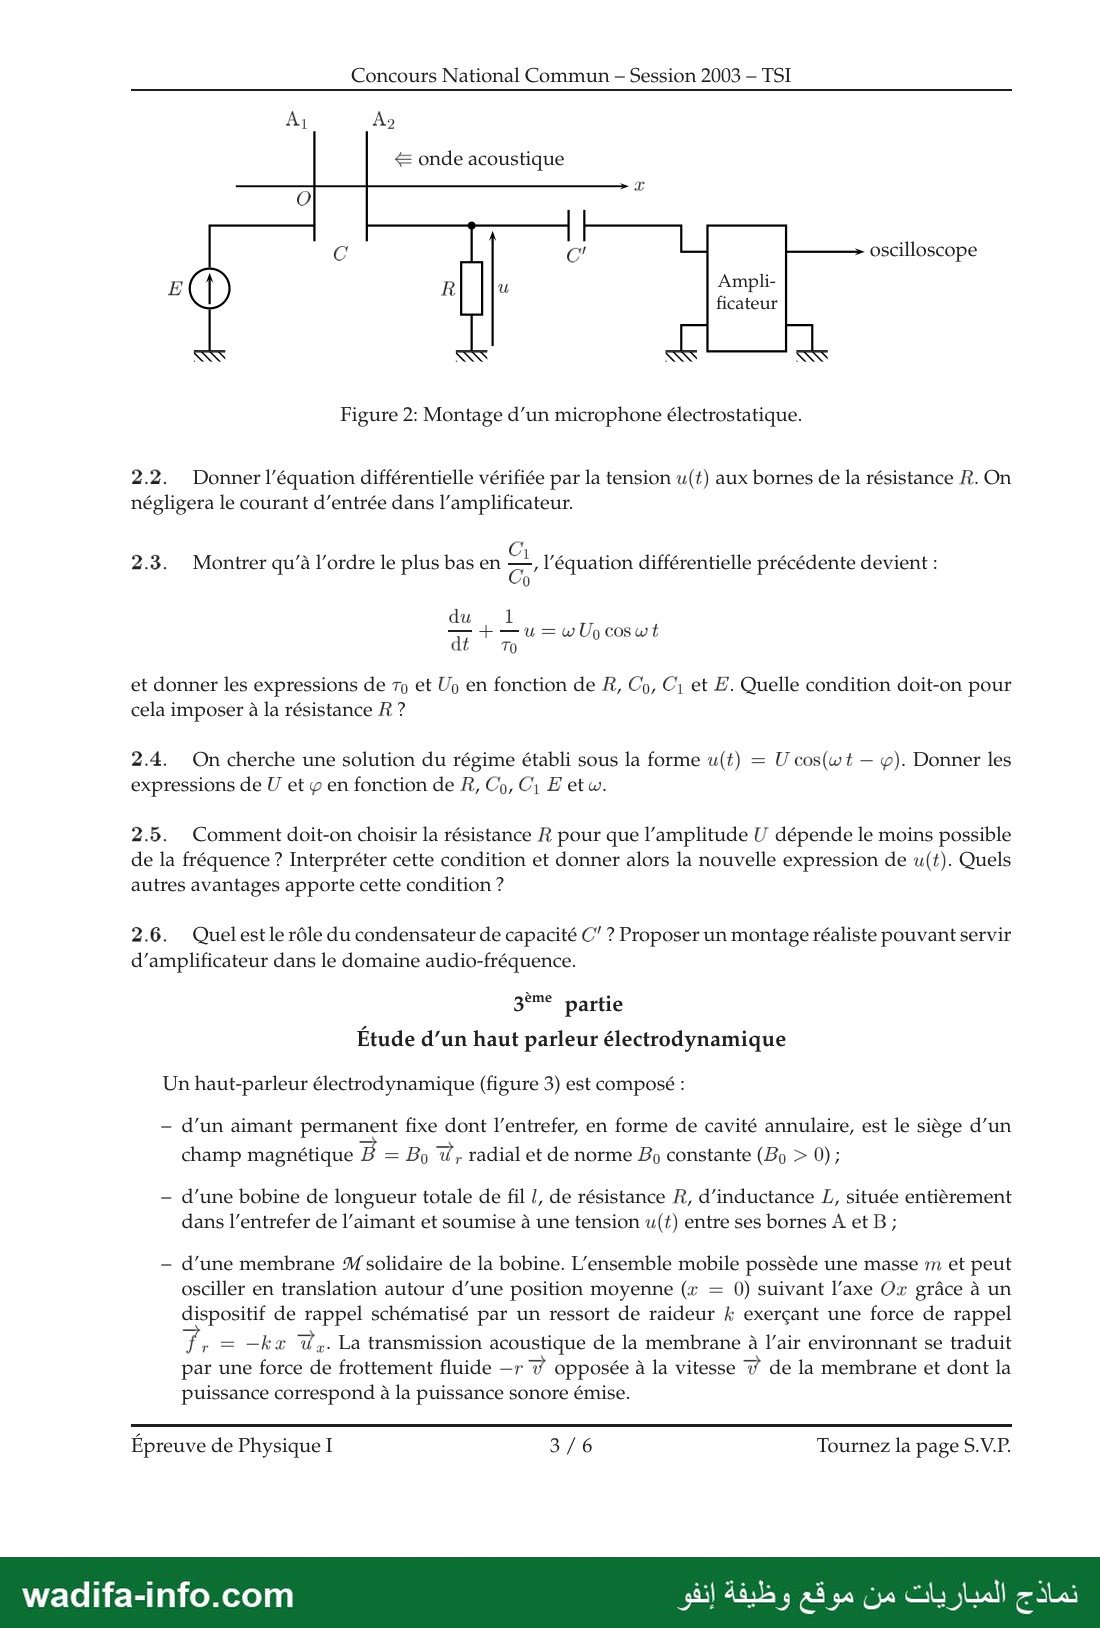
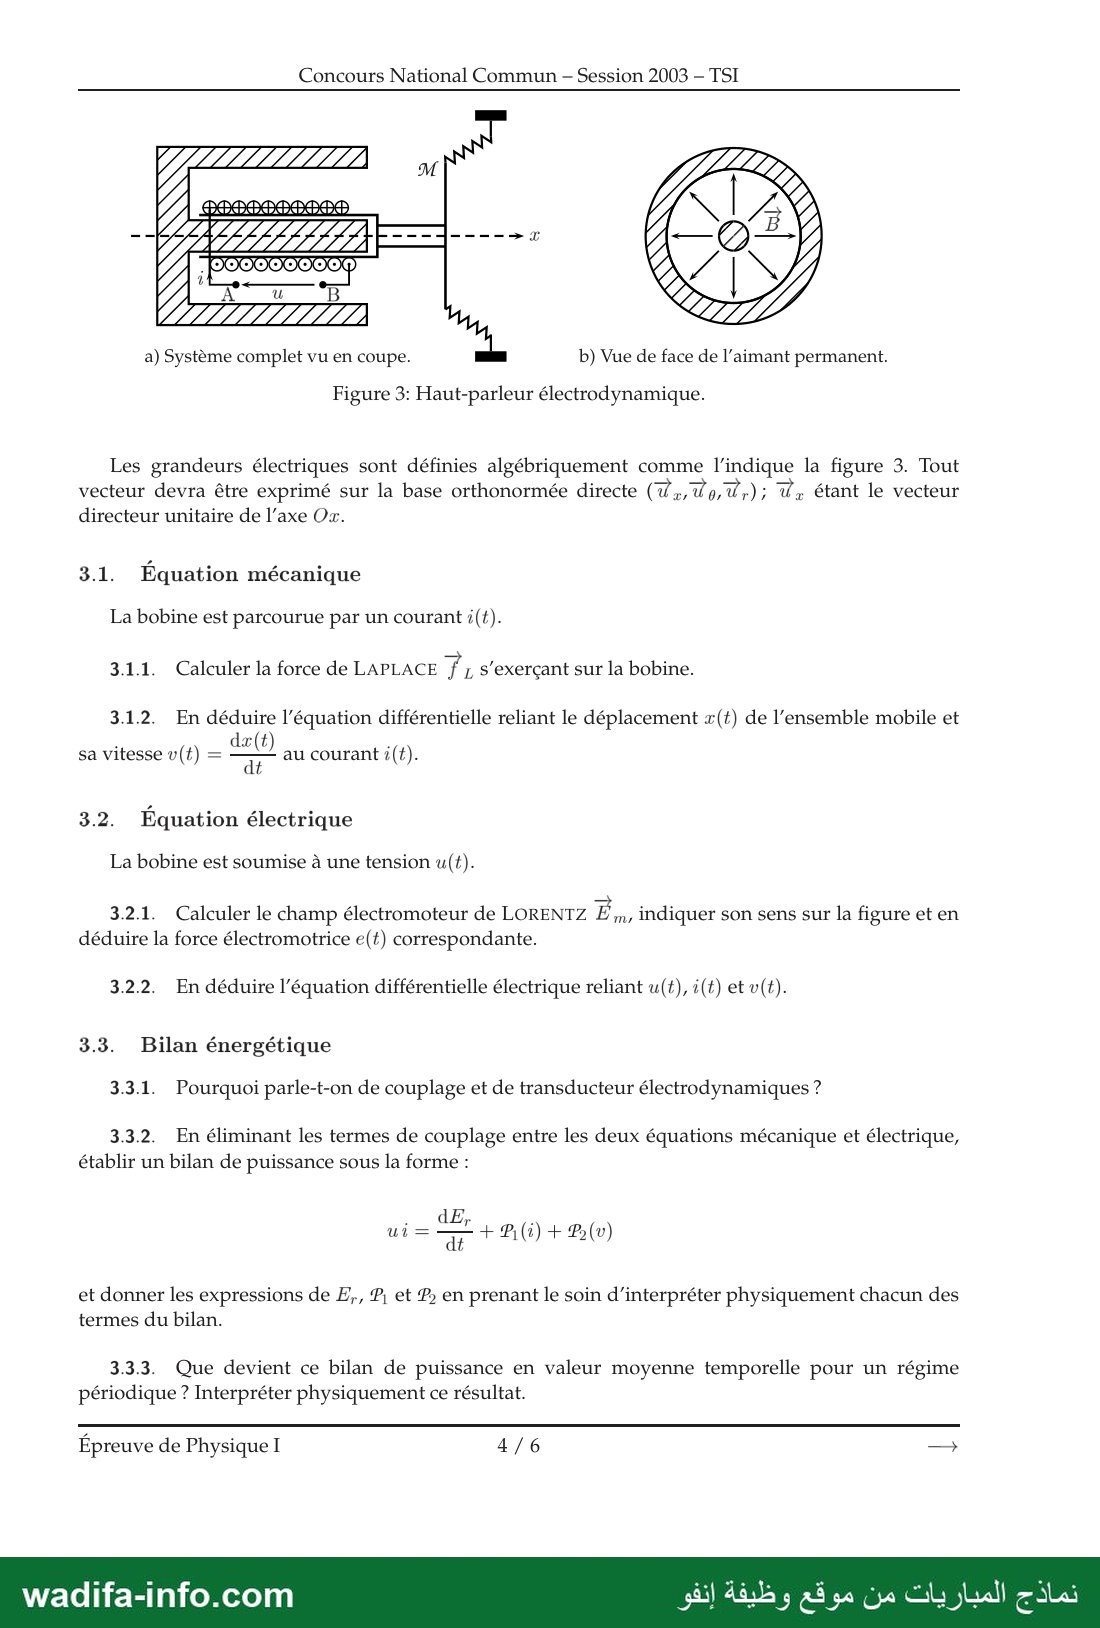
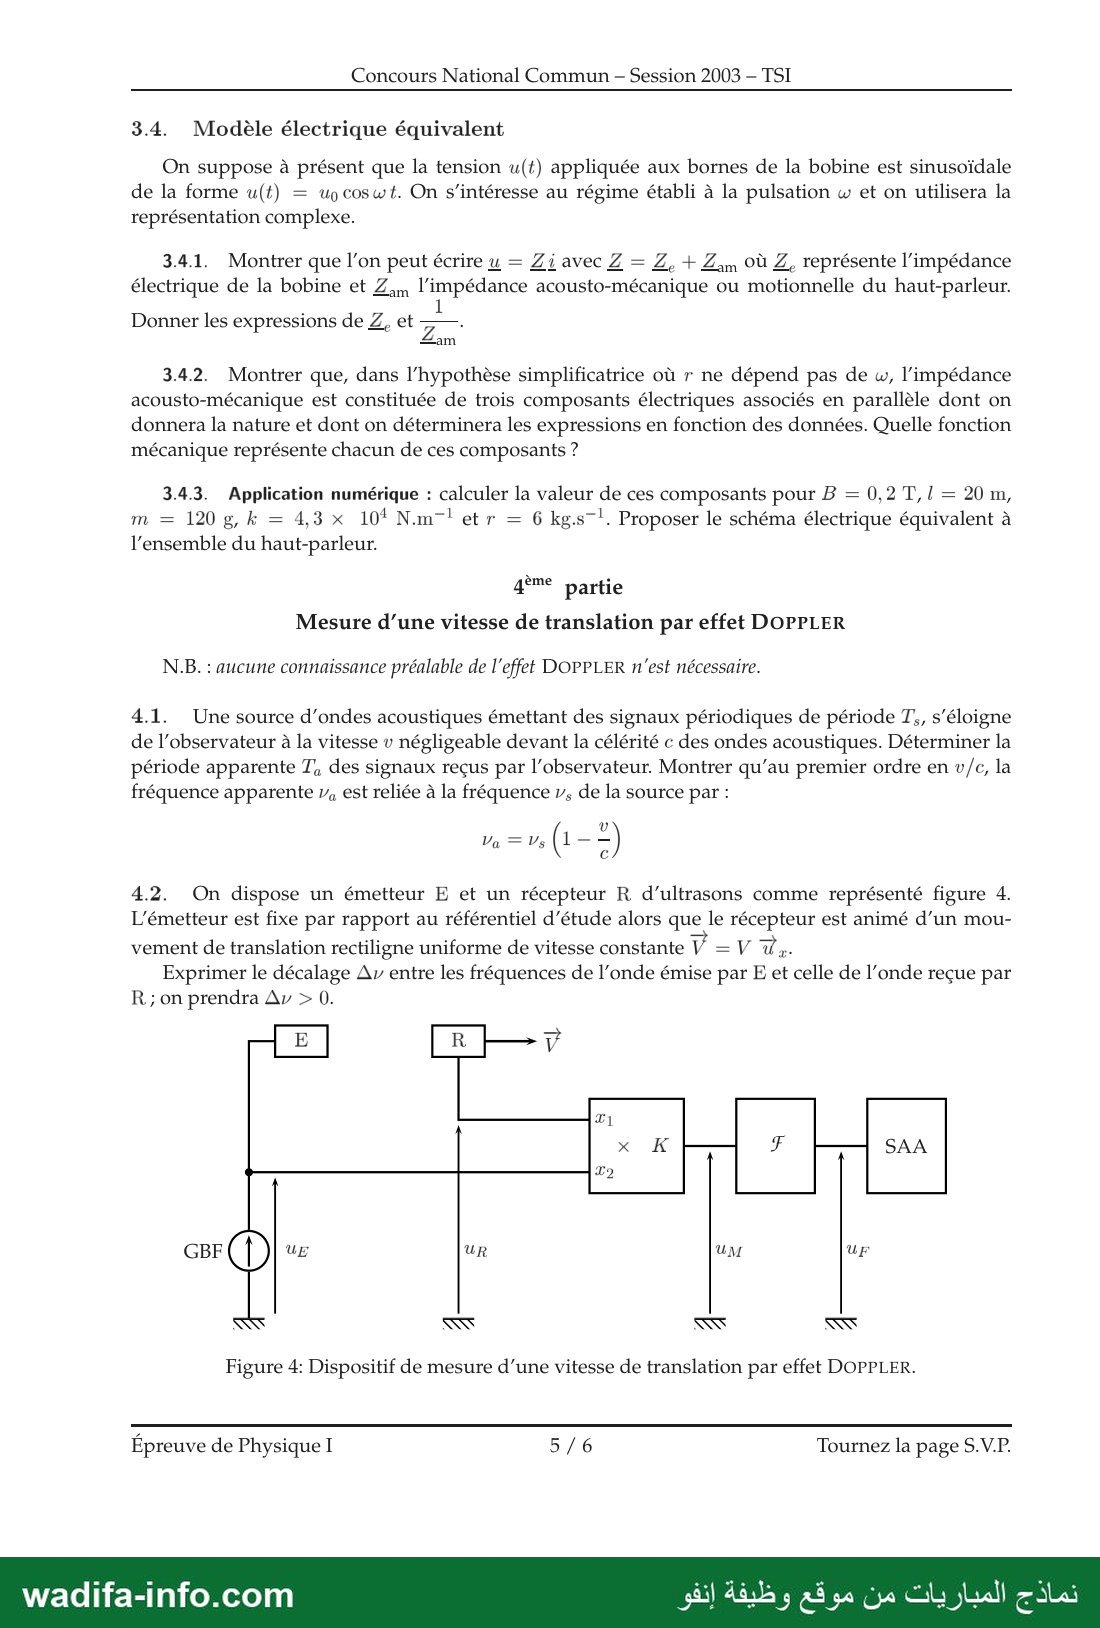
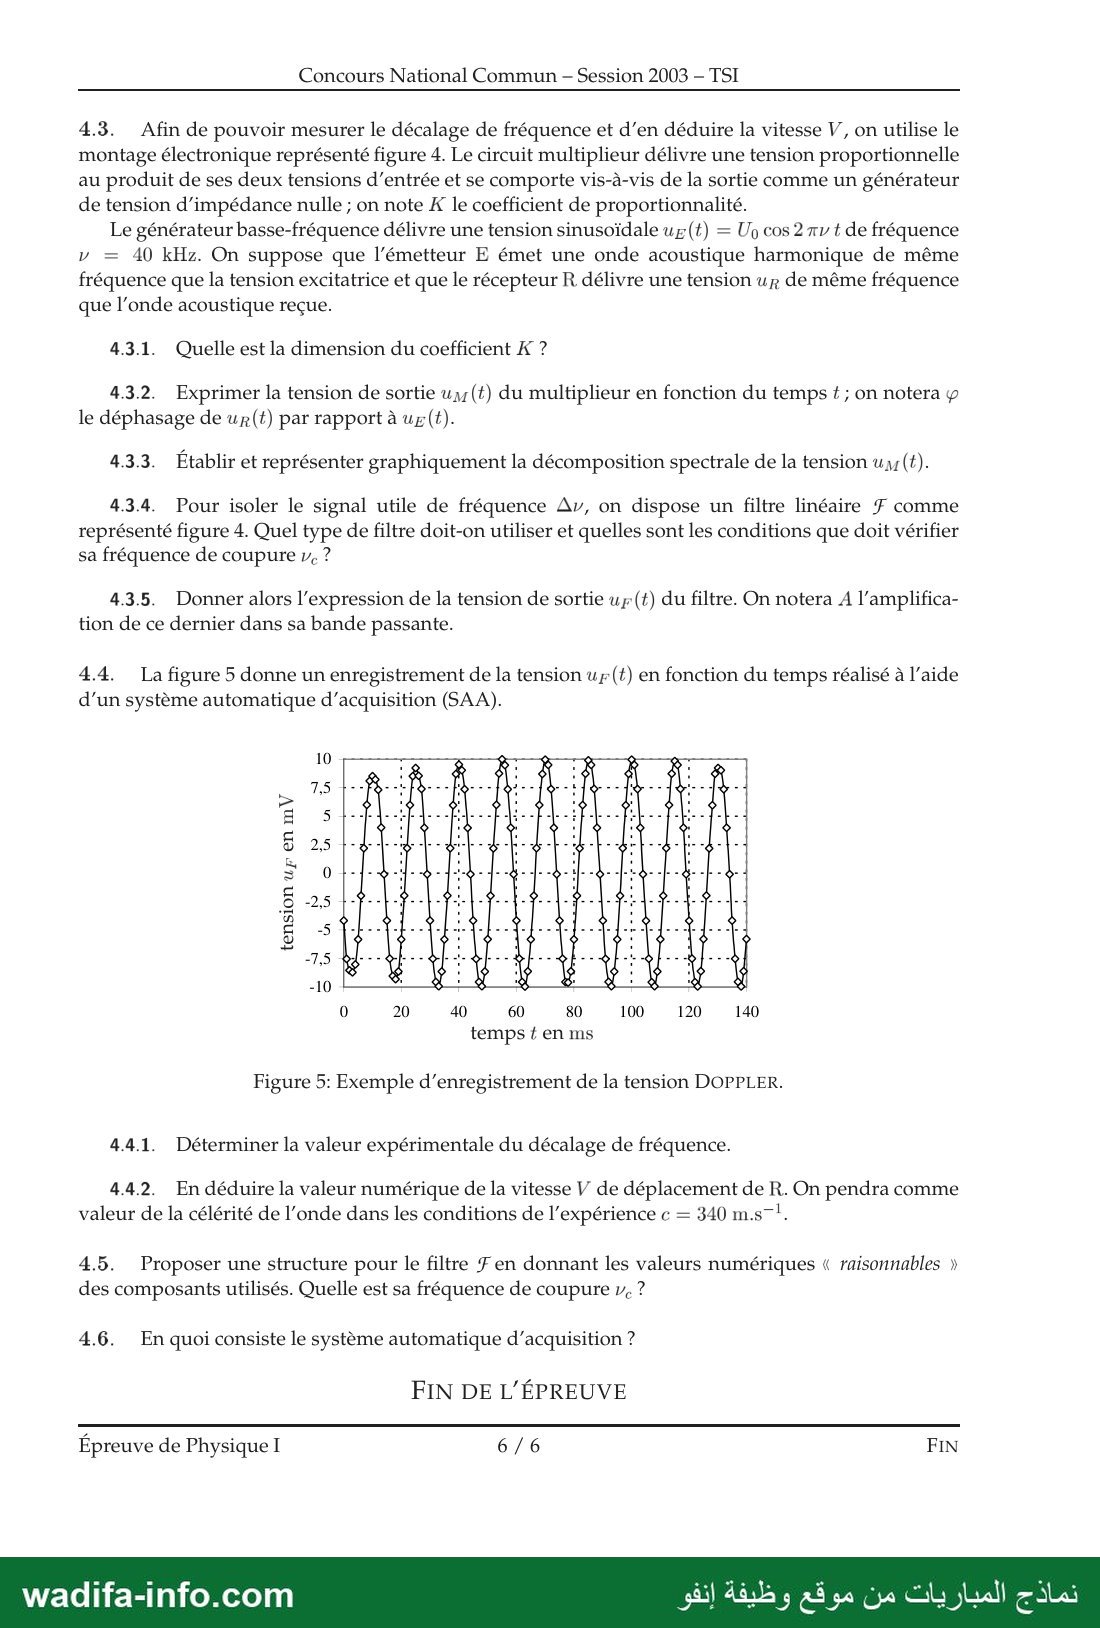
— صفحة 1 — ROYAUME DU MAROC Ministère de l'Éducation Nationale Ministère de l'Enseignement et de la Jeunesse Supérieur, de la Formation des Cadres et de la Recherche Scientifique Concours National Commun d’Admission aux Grandes Écoles d'Ingénieurs Session 2003 ÉPREUVE DE PHYSIQUE I Durée 4 heures Concours TSI Cette épreuve comporte 6 pages au format A4, en plus de cette page de garde L'usage de la calculatrice est interdit نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 2 — Concours National Commun - Session 2003 — TSI L’énoncé de cette épreuve comporte 6 pages. L'usage de la calculatrice est interdit . On veillera à une présentation claire et soignée des copies. Il convient en particulier de rappeler avec précision les | références | des questions abordées. L'épreuve est constituée de quatre parties complètement indépendantes entre elles. La première partie étudie un système mécanique simple. La deuxième et la troisième parties proposent respec- tivement l'étude d’un microphone électrostatique et d’un haut parleur électrodynamique. La qua- trième partie, quant à elle, décrit le principe de la mesure de la vitesse de translation d'un mobile utilisant l'effet DOPPLER acoustique. Si, au cours de l'épreuve, un candidat repère ce qui lui semble être une erreur d'énoncé, il le signale sur sa copie et poursuit sa composition en indiquant les raisons des initiatives qu'il est amené à prendre. 1** partie Étude d’un système mécanique Un système (S') est constitué d’un cylindre homogène de rayon R et de masse m, d’une barre rigidement fixée sur l'axe du cylindre de masse négligeable et de longueur L = 2R, et d'une masse M = m fixée à l'extrémité de la barre (figure 1). On rappelle l'expression du moment d'inertie d’un cylindre par rapport à l'axe J = +mR? ; Le système (S) est posé sur un plan incliné d'un angle œ = 7/4 par rapport à un plan horizontal, l'axe du cylindre restant à tout instant horizontal. Le référentiel lié au plan incliné est supposé galiléen. La position d’un point C de l'axe du cylindre est repérée par la variable X, qui mesure le déplacement de C depuis un point 0 fixe. Le mouvement de rotation de (S) autour de l'axe du cylindre est caractérisé par la variable 0, mesurant l'angle entre la normale au plan incliné et la direction de la barre, compté positivement de la normale vers la barre dans le sens trigonométrique. On suppose qu’à tout moment, (S) roule sans glisser sur le plan incliné. (S) est lâché sans vitesse initiale depuis une position où C est en 0 et où 0 = و0 donné, 09 compris entre —7 et 7. Le plan incliné est conçu de telle façon que la barre ne le rencontre jamais. 7 Figure 1: Cylindre sur un plan incliné. 1.1. Positions d’équilibre 1.1.1. Quelle relation a-t-on entre les variables X et 0? Épreuve de Physique I 1/6 Tournez la page S.V.P. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 3 — Concours National Commun - Session 2003 — TSI 1.1.2. Effectuer un bilan des forces subies par (S). Pour chacune d'elles, indiquer si elle travaille au cours du mouvement et si elle dérive d’un potentiel. Quelle conclusion peut-on en tirer ? Dans la suite, tous les résultats seront exprimés en fonction de la variables 0, des dérivées successives de 0 par rapport au temps, de m, R, ه et و (accélération de la pesanteur). 1.1.3. Établir, à une constante additive près, l'expression de l'énergie potentielle F, (0) de (5). 1.1.4. Déterminer les valeurs de 0 correspondant à des positions d'équilibre de (S). 1.1.5. Pour chacune de ces positions d'équilibre, dessiner le système et représenter les forces subies. 1.1.6. Étudier la stabilité de chacune de ces positions. 1.2. Nature du mouvement 1.2.1. Tracer l'allure de la courbe FE, (0) pour 0 compris entre —x et 7. 1.2.2. Préciser en fonction de و0 le sens dans lequel commence le mouvement de C. 1.2.3. Décrire en fonction de و0 le mouvement ultérieur de (5). On suppose qu’il y a toujours mouvement de roulement sans glissement. 1.3. Équation du mouvement 13.1. Établir l'expression de l'énergie cinétique T de (S) à un instant quelconque de son mouvement. 1.3.2. Établir l'équation différentielle du mouvement faisant intervenir 0(t) et sa dérivée première. 1.3.3. En ne conservant dans l'équation différentielle que les termes d'ordre 1 en 0, trouver la période des petites oscillations autour de la la position d'équilibre stable. 2°M° partie Étude d’un microphone électrostatique Un microphone électrostatique est composé essentiellement d’un condensateur plan dont l’une des armatures Ay est fixe tandis que l’autre armature A» est mobile sous l'effet d’une surpression acoustique. On suppose que l'armature As se déplace parallèlement à elle même le long de l'axe 02. Les armatures du condensateur ont une surface S et l’air qui remplit entièrement l’espace entre les deux armatures a la même permittivité diélectrique eo que le vide. Si dy est la distance au repos entre les deux armatures, on admet qu’une surpression sinusoïdale de pulsation w sur As conduit à une épaisseur d = dy — asinw t. On négligera tous les effets de bord. 2.1. Sachant que a › dy, Montrer que la capacité peut s’écrire, au premier ordre en a/dp : C(t)= Co +C, sinut et exprimer و et C; en fonction de eo, S, و et a. Que représente وا ? Exprimer le rapport 7 et 0 commenter. Le microphone est inséré dans le montage électrique représenté figure 2. Le générateur de tension de polarisation présente une force électromotrice F constante. Épreuve de Physique I 2/6 ب نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 4 — Concours National Commun - Session 2003 — TSI A 1 A 2 = onde acoustique oscilloscope Ampli- ficateur Figure 2: Montage d’un microphone électrostatique. 2.2. Donner l'équation différentielle vérifiée par la tension u(t) aux bornes de la résistance R. On négligera le courant d'entrée dans l’amplificateur. 2.3. Montrer qu'à l’ordre le plus bas en =, l'équation différentielle précédente devient : 0 du 1 —+—u=wlycoswt et donner les expressions de 7 et Up en fonction de R, Co, C1 et .لا Quelle condition doit-on pour cela imposer à la résistance R ? 2.4. On cherche une solution du régime établi sous la forme u(t) = U cos(wt — p). Donner les expressions de U et م en fonction de R, Co, © Fetw. 2.5. Comment doit-on choisir la résistance R pour que l'amplitude U dépende le moins possible de la fréquence ? Interpréter cette condition et donner alors la nouvelle expression de u(t). Quels autres avantages apporte cette condition ? 2.6. Quelest le rôle du condensateur de capacité 0 ? Proposer un montage réaliste pouvant servir d’amplificateur dans le domaine audio-fréquence. 3 ème partie Étude d’un haut parleur électrodynamique Un haut-parleur électrodynamique (figure 3) est composé : — d'un aimant permanent fixe dont l’entrefer, en forme de cavité annulaire, est le siège d’un champ magnétique 2 = Bo d, radial et de norme 720 constante (Bo › 0); — d’une bobine de longueur totale de fil ,ا de résistance R, d’inductance L, située entièrement dans l’entrefer de l’aimant et soumise à une tension u(t) entre ses bornes À et B ; - d’une membrane M solidaire de la bobine. L'ensemble mobile possède une masse m et peut osciller en translation autour d’une position moyenne (x = 0) suivant l'axe Ox grâce à un dispositif de rappel schématisé par un ressort de raideur k exerçant une force de rappel y = - 0: La transmission acoustique de la membrane à l’air environnant se traduit par une force de frottement fluide —r 7 opposée à la vitesse W de la membrane et dont la puissance correspond à la puissance sonore émise. Épreuve de Physique I 3/6 Tournez la page S.V.P. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 5 — Concours National Commun - Session 2003 — TSI a) Système complet vu en coupe. b) Vue de face de l’aimant permanent. Figure 3: Haut-parleur électrodynamique. Les grandeurs électriques sont définies algébriquement comme l'indique la figure 3. Tout vecteur devra être exprimé sur la base orthonormée directe (2, Lo, Ür) ; 0: étant le vecteur directeur unitaire de l’axe Ox. 3.1. Équation mécanique La bobine est parcourue par un courant i(t). 3.1.1. Calculer la force de LAPLACE 7 s'exerçant sur la bobine. 3.1.2. En déduire l'équation différentielle reliant le déplacement x(t) de l’ensemble mobile et dæ(t) sa vitesse v(t) = au courant i(t). 3.2. Équation électrique La bobine est soumise à une tension u(t). 3.2.1. Calculer le champ électromoteur de LORENTZ En indiquer son sens sur la figure et en déduire la force électromotrice e(t) correspondante. 3.2.2. En déduire l'équation différentielle électrique reliant u(t), ;(t) et v(t). 3.3. Bilan énergétique 3.3.1. Pourquoi parle-t-on de couplage et de transducteur électrodynamiques ? 3.3.2. En éliminant les termes de couplage entre les deux équations mécanique et électrique, établir un bilan de puissance sous la forme : 1F, et donner les expressions de اط P; et P› en prenant le soin d'interpréter physiquement chacun des termes du bilan. 3.3.3. Que devient ce bilan de puissance en valeur moyenne temporelle pour un régime périodique ? Interpréter physiquement ce résultat. Épreuve de Physique I 4/6 ب نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 6 — Concours National Commun - Session 2003 — TSI 3.4. Modèle électrique équivalent On suppose à présent que la tension u(t) appliquée aux bornes de la bobine est sinusoïdale de la forme u(t) = لوف مي On s'intéresse au régime établi à la pulsation w et on utilisera la représentation complexe. 3.4.1. Montrer que l'on peut écrire u = 21 avec Z = م2 + Zam OÙ Z, représente l'impédance électrique de la bobine et وك l'impédance acousto-mécanique ou motionnelle du haut-parleur. Donner les expressions de Z, et 2 3.4.2. Montrer que, dans l'hypothèse simplificatrice où r ne dépend pas de w, l'impédance acousto-mécanique est constituée de trois composants électriques associés en parallèle dont on donnera la nature et dont on déterminera les expressions en fonction des données. Quelle fonction mécanique représente chacun de ces composants ? 3.4.3. Application numérique : calculer la valeur de ces composants pour B = 0,2 1,1 = 20m, m = 120 g, k = 4,3 x 10* Nm”! et r = 6 kg.s”!. Proposer le schéma électrique équivalent à l’ensemble du haut-parleur. gème partie Mesure d’une vitesse de translation par effet DOPPLER N.B. : aucune connaissance préalable de l'effet DOPPLER n'est nécessaire. 4.1. Une source d'ondes acoustiques émettant des signaux périodiques de période T,, s'éloigne de l'observateur à la vitesse v négligeable devant la célérité c des ondes acoustiques. Déterminer la période apparente Ta des signaux reçus par l'observateur. Montrer qu’au premier ordre en w/c, la fréquence apparente و7 est reliée à la fréquence v, de la source par : Va = Vs ( = 2 8 4.2. On dispose un émetteur E et un récepteur R d’ultrasons comme représenté figure 4. L’émetteur est fixe par rapport au référentiel d'étude alors que le récepteur est animé d’un mou- vement de translation rectiligne uniforme de vitesse constante V =V 0: ; Exprimer le décalage Av entre les fréquences de l'onde émise par E et celle de l'onde reçue par R.; on prendra Av › 0. Figure 4: Dispositif de mesure d’une vitesse de translation par effet DOPPLER. Épreuve de Physique I 5/6 Tournez la page S.V.P. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 7 — Concours National Commun - Session 2003 — TSI 4.3. Afin de pouvoir mesurer le décalage de fréquence et d’en déduire la vitesse V, on utilise le montage électronique représenté figure 4. Le circuit multiplieur délivre une tension proportionnelle au produit de ses deux tensions d’entrée et se comporte vis-à-vis de la sortie comme un générateur de tension d’impédance nulle ; on note Æ le coefficient de proportionnalité. Le générateur basse-fréquence délivre une tension sinusoïdale uz(t) = Up cos 2 av t de fréquence y = 40 kHz. On suppose que l'émetteur E émet une onde acoustique harmonique de même fréquence que la tension excitatrice et que le récepteur R délivre une tension un de même fréquence que l'onde acoustique reçue. 43.1. Quelle est la dimension du coefficient ع ? 4.3.2. Exprimer la tension de sortie u7;(t) du multiplieur en fonction du temps t ; on notera م le déphasage de ur(t) par rapport à uz(t). 4.3.3. Établir et représenter graphiquement la décomposition spectrale de la tension u y; (t). 4.3.4. Pour isoler le signal utile de fréquence Av, on dispose un filtre linéaire 7 comme représenté figure 4. Quel type de filtre doit-on utiliser et quelles sont les conditions que doit vérifier sa fréquence de coupure ve ? 4.3.5. Donner alors l'expression de la tension de sortie w(t) du filtre. On notera A l’'amplifica- tion de ce dernier dans sa bande passante. 4.4. La figure 5 donne un enregistrement de la tension u(t) en fonction du temps réalisé à l’aide d’un système automatique d'acquisition (SAA). 10 7,5 8 5 8 5 5 0 & 125 2 5 -5 -10 0 20 40 60 80 10 120 140 temps t en ms Figure 5: Exemple d'enregistrement de la tension DOPPLER. 4.4.1. Déterminer la valeur expérimentale du décalage de fréquence. 4.4.2. En déduire la valeur numérique de la vitesse V de déplacement de R. On pendra comme valeur de la célérité de l’onde dans les conditions de l'expérience c = 340 قم 4.5. Proposer une structure pour le filtre 7 en donnant les valeurs numériques « raisonnables » des composants utilisés. Quelle est sa fréquence de coupure v, ? 4.6. En quoi consiste le système automatique d'acquisition ? FIN DE L'ÉPREUVE Épreuve de Physique I 6/6 FIN نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de Physique I du Concours National Commun (CNC) d'admission aux grandes écoles d'ingénieurs, filière TSI, session 2003. Durée : 4 heures, calculatrice interdite. Quatre parties indépendantes : un système mécanique roulant sur un plan incliné, un microphone électrostatique, un haut-parleur électrodynamique et la mesure d'une vitesse par effet Doppler. Voici une correction proposée, question par question.
💡 Conventions utilisées : base (uX, uY, ez) liée au plan incliné, uX vers le bas de la pente, uY normale sortante, ez sortant de la figure (sens trigonométrique). La barre a pour direction CM = 2R(sin θ uX − cos θ uY) : θ = 0 quand la barre est selon la normale dirigée vers le plan, θ > 0 quand elle penche vers le bas de la pente.
1ère partie — Étude d'un système mécanique
1.1. Positions d'équilibre
1.1.1. Roulement sans glissement : la vitesse du point de contact I est nulle. vI = vC + θ̇ ez ∧ CI = Ẋ uX + θ̇ ez ∧ (−R uY) = (Ẋ + R θ̇) uX = 0. D'où Ẋ = −R θ̇ et, avec X = 0 pour θ = θ0 : X = R(θ0 − θ). Quand C descend la pente, le cylindre tourne dans le sens horaire (θ diminue).
1.1.2. Forces subies par (S) (la barre est de masse négligeable) :
- Poids du cylindre m g, appliqué en C : travaille (C descend ou monte), dérive d'une énergie potentielle.
- Poids de la masse M = m, appliqué en M : travaille, dérive d'une énergie potentielle.
- Réaction du plan en I, composantes normale N et tangentielle T (frottement) : sa puissance est R·vI = 0 car vI = 0 (roulement sans glissement) ; elle ne travaille pas (et ne dérive pas d'un potentiel, mais cela n'a pas d'importance).
Conclusion : seules des forces conservatives travaillent, donc l'énergie mécanique de (S) se conserve. Le système, à un seul degré de liberté (θ), est conservatif.
1.1.3. Avec g = g sin α uX − g cos α uY : Ep = −m g·OC − m g·OM + cte. Or g·OC = g X sin α + cte et g·OM = g X sin α + 2Rg(sin α sin θ + cos α cos θ) = g X sin α + 2Rg cos(θ − α). Donc Ep = −2mg X sin α − 2mgR cos(θ − α) + cte, et avec X = R(θ0 − θ) :
Ep(θ) = 2mgR [θ sin α − cos(θ − α)] + cte, soit pour α = π/4 : Ep(θ) = √2 mgR (θ − cos θ − sin θ) + cte.
1.1.4. dEp/dθ = 2mgR [sin α + sin(θ − α)] = √2 mgR (1 + sin θ − cos θ). dEp/dθ = 0 ⇔ sin(θ − α) = −sin α ⇔ θ − α = −α ou θ − α = π + α [2π]. Pour θ ∈ ]−π, π] : θe1 = 0 et θe2 = π + 2α − 2π = −π/2. (Vérification : cos θ − sin θ = 1 ⇔ √2 cos(θ + π/4) = 1 ⇔ θ = 0 ou θ = −π/2.)
1.1.5. Dans les deux cas, le cylindre est immobile et les trois forces s'équilibrent : la réaction en I est verticale ascendante, de norme 2mg (N = 2mg cos α = √2 mg, T = 2mg sin α = √2 mg dirigée vers le haut de la pente).
- θ = 0 : la barre est portée par la normale au plan, M est sur la droite CI, à la distance R sous I (dans la rainure). Moments en I : mg en C donne −mgR sin α ez, mg en M donne +mgR sin α ez : la somme est nulle. Les deux poids sont symétriques par rapport à I.
- θ = −π/2 : la barre est parallèle au plan, dirigée vers le haut de la pente (M = C − 2R uX). Moments en I : −mgR sin α (poids en C) + mgR(2 cos α − sin α) (poids en M) = 2mgR(cos α − sin α) = 0 pour α = π/4.
Sur la copie, dessiner pour chaque cas : le plan incliné, le cylindre, la barre, les deux poids verticaux mg (en C et en M) et la réaction en I (verticale, 2mg).
1.1.6. d²Ep/dθ² = 2mgR cos(θ − α).
- θ = 0 : 2mgR cos(π/4) = √2 mgR > 0 → minimum de Ep : équilibre stable.
- θ = −π/2 : 2mgR cos(−3π/4) = −√2 mgR < 0 → maximum de Ep : équilibre instable.
1.2. Nature du mouvement
1.2.1. Posons f(θ) = θ − cos θ − sin θ (Ep = √2 mgR f(θ)). Valeurs remarquables :
| θ | −π | θ1 ≈ −2,41 | −π/2 | 0 | θ2 ≈ 0,84 | π/2 | π |
|---|---|---|---|---|---|---|---|
| f(θ) | 1 − π ≈ −2,14 | −1 | 1 − π/2 ≈ −0,57 (max local) | −1 (min local) | ≈ −0,57 | π/2 − 1 ≈ 0,57 | π + 1 ≈ 4,14 |
Allure : Ep croît de −π à −π/2 (maximum local), décroît jusqu'à 0 (minimum local, « cuvette »), puis croît jusqu'à π. Le terme linéaire θ sin α (énergie potentielle de translation) donne une tendance globale croissante avec θ : une « tôle ondulée » inclinée.
1.2.2. Lâché sans vitesse, (S) part dans le sens où Ep diminue. Le signe de dEp/dθ est celui de 1 + sin θ − cos θ = 1 − √2 cos(θ + π/4), négatif seulement pour θ ∈ ]−π/2, 0[.
- θ0 ∈ ]−π/2, 0[ : θ augmente, donc X = R(θ0 − θ) diminue : C commence à monter la pente (la masse M bascule et entraîne le cylindre).
- θ0 ∈ ]−π, −π/2[ ∪ ]0, π[ : θ diminue, X augmente : C commence à descendre la pente.
- θ0 = 0 ou −π/2 : (S) reste immobile (équilibre ; théorique pour −π/2, instable).
1.2.3. Conservation de l'énergie : T = Ep(θ0) − Ep(θ) ≥ 0, le mouvement a lieu là où Ep(θ) ≤ Ep(θ0). Soit θ2 ≈ 0,84 rad (≈ 48°) la valeur de ]0, π[ telle que Ep(θ2) = Ep(−π/2).
- θ0 ∈ ]−π/2, 0[ ∪ ]0, θ2[ : Ep(θ0) < Ep(−π/2), le système reste piégé dans la cuvette autour de θ = 0 : oscillations périodiques (non sinusoïdales en général) entre θ0 et la valeur θ'0 de l'autre côté de 0 telle que Ep(θ'0) = Ep(θ0). C fait des allers-retours sur la pente, d'amplitude R|θ0 − θ'0|.
- θ0 ∈ ]θ2, π[ : θ diminue, franchit la bosse en −π/2 avec une vitesse non nulle ; ensuite les bosses suivantes (en −π/2 − 2kπ) sont de plus en plus basses (Ep(θ − 2π) = Ep(θ) − 2√2 π mgR) : (S) dévale la pente indéfiniment en tournant, avec une vitesse modulée (accélérations et ralentissements à chaque tour) mais croissante en moyenne.
- θ0 ∈ ]−π, −π/2[ : θ diminue d'emblée, même conclusion : (S) dévale la pente indéfiniment.
- θ0 = θ2 : cas limite, (S) tend asymptotiquement vers la position instable θ = −π/2.
1.3. Équation du mouvement
1.3.1. Cylindre (König) : Tcyl = ½ m Ẋ² + ½ J θ̇² = ½ mR²θ̇² + ¼ mR²θ̇² = ¾ mR²θ̇². Masse M : vM = θ̇ ez ∧ IM avec IM = R uY + 2R(sin θ uX − cos θ uY), d'où vM² = R²θ̇² [4 sin²θ + (1 − 2cos θ)²] = R²θ̇² (5 − 4 cos θ).
T = ¾ mR²θ̇² + ½ mR²(5 − 4 cos θ) θ̇² = (mR²/4)(13 − 8 cos θ) θ̇².
1.3.2. Intégrale première de l'énergie (T + Ep = Ep(θ0)) :
(mR²/4)(13 − 8 cos θ) θ̇² + 2mgR [θ sin α − cos(θ − α)] = 2mgR [θ0 sin α − cos(θ0 − α)]
soit pour α = π/4 : (R/4)(13 − 8 cos θ) θ̇² + √2 g (θ − cos θ − sin θ) = √2 g (θ0 − cos θ0 − sin θ0). En dérivant par rapport au temps et en simplifiant par θ̇ : (R/2)(13 − 8 cos θ) θ̈ + 2R sin θ θ̇² + 2g [sin α + sin(θ − α)] = 0.
1.3.3. Au voisinage de θ = 0 : 13 − 8 cos θ ≈ 5, le terme en θ̇² est d'ordre 2, et sin α + sin(θ − α) ≈ θ cos α. Il reste : (5R/2) θ̈ + 2g cos α θ = 0, soit θ̈ + ω0² θ = 0 avec ω0² = 4g cos α / (5R) = 2√2 g / (5R).
Période des petites oscillations : T0 = 2π √(5R / (2√2 g)) ≈ 8,35 √(R/g).
2ème partie — Étude d'un microphone électrostatique
2.1. C(t) = ε0S/d = ε0S/(d0 − a sin ωt) = (ε0S/d0)·1/(1 − (a/d0) sin ωt) ≈ (ε0S/d0)(1 + (a/d0) sin ωt).
C0 = ε0S/d0 : capacité du condensateur au repos (sans onde sonore). C1 = ε0S a/d0². C1/C0 = a/d0 ≪ 1 : la variation de capacité est une petite modulation autour de C0, proportionnelle à l'amplitude du déplacement de la membrane (c'est elle qui porte l'information sonore).
2.2. Le courant d'entrée de l'amplificateur étant nul, aucun courant ne traverse C' : C et R sont en série avec E. Avec q la charge de C et i = dq/dt le courant traversant R (u = Ri) : E = q/C + u ⇒ q = C(t)(E − u), et u/R = dq/dt = (dC/dt)(E − u) − C du/dt. D'où :
R C(t) du/dt + [1 + R dC/dt] u = R E dC/dt.
2.3. dC/dt = C1ω cos ωt. Le second membre est d'ordre C1/C0, donc u aussi ; le terme R(dC/dt)u est alors d'ordre (C1/C0)² et C(t) du/dt ≈ C0 du/dt. Il reste RC0 du/dt + u = REC1ω cos ωt, soit :
du/dt + u/τ0 = ωU0 cos ωt avec τ0 = RC0 et U0 = E C1/C0 = E a/d0.
Condition sur R : le terme négligé R(dC/dt)u doit rester petit devant u, soit RC1ω ≪ 1, c'est-à-dire R ≪ 1/(C1ω) (= d0²/(ε0S a ω)).
2.4. En complexe (u = Re[U ejωt], second membre ωU0) : (jω + 1/τ0) U = ωU0 ⇒ U = ωτ0U0/(1 + jωτ0).
U = ωτ0U0/√(1 + ω²τ0²) = R C1 E ω / √(1 + R²C0²ω²) et φ = arctan(ωτ0) = arctan(RC0ω), φ ∈ [0, π/2[.
2.5. U ne dépend (presque) plus de ω si ωτ0 ≫ 1 pour toute la bande audio, soit R ≫ 1/(C0ωmin) (ωmin = 2π × 20 Hz environ). Alors U ≈ U0, φ ≈ π/2 et :
u(t) ≈ U0 sin ωt = (E a/d0) sin ωt.
Interprétation : τ0 est grand devant la période du son : le condensateur n'a pas le temps de se charger ou de se décharger, sa charge reste q ≈ C0E. Alors u = E − q/C ≈ E − E d/d0 = E a sin ωt / d0 : la tension est l'image fidèle du déplacement de la membrane. Autres avantages : amplitude maximale (U → U0, meilleure sensibilité), même gain et même déphasage pour toutes les fréquences (pas de distorsion d'un son complexe), réponse linéaire en a. Les deux conditions 1/(C0ω) ≪ R ≪ 1/(C1ω) sont compatibles puisque C1 ≪ C0.
2.6. C' est un condensateur de liaison : il bloque toute composante continue (tension de polarisation, décalages) et ne transmet à l'amplificateur que la composante variable (audio) ; il évite de perturber la polarisation de l'étage d'entrée. Avec la résistance d'entrée Re de l'amplificateur, il forme un passe-haut à choisir tel que 1/(2πReC') ≪ 20 Hz. Montage réaliste : amplificateur non inverseur à amplificateur opérationnel (gain 1 + R2/R1, par exemple R1 = 1 kΩ, R2 = 47 kΩ), dont l'impédance d'entrée très élevée justifie l'hypothèse d'un courant d'entrée nul ; avec un AO de produit gain × bande de l'ordre du MHz, la bande passante reste supérieure à 20 kHz.
3ème partie — Étude d'un haut-parleur électrodynamique
💡 Sur la figure 3, le courant positif « entre » dans le plan (⊕) en haut et en sort (⊙) en bas : il circule selon +uθ (en haut ur est vers le haut, ux vers la droite, uθ = ur ∧ ux vers l'arrière). Base directe : ux ∧ uθ = ur, uθ ∧ ur = ux, ur ∧ ux = uθ.
3.1. Équation mécanique
3.1.1. dfL = i dl uθ ∧ B0 ur = i B0 dl ux. Sur toute la bobine : fL = i l B0 ux.
3.1.2. PFD sur l'ensemble mobile, projeté sur ux : m dv/dt = −kx − rv + B0l i, soit
m d²x/dt² + r dx/dt + kx = B0 l i(t).
3.2. Équation électrique
3.2.1. Champ électromoteur de Lorentz : Em = v ∧ B = v ux ∧ B0ur = −v B0 uθ : pour v > 0, il est dirigé en sens inverse du sens positif du courant (sur la figure : vers l'avant ⊙ en haut, vers l'arrière ⊕ en bas). F.é.m. : e = ∫ Em·dl uθ = −B0 l v (orientée dans le sens de i).
3.2.2. En convention récepteur (u = VA − VB, i entrant en A), la bobine équivaut à R, L en série avec le générateur e :
u = R i + L di/dt + B0 l v.
3.3. Bilan énergétique
3.3.1. L'équation mécanique contient le courant i (force de Laplace) et l'équation électrique contient la vitesse v (f.é.m. induite) : les deux équations sont couplées par le même coefficient B0l. Le dispositif convertit de l'énergie électrique en énergie mécanique (et inversement en fonctionnement microphone) : c'est un transducteur, dit électrodynamique car le couplage passe par les actions électromagnétiques sur un conducteur en mouvement. On vérifie que la puissance de Laplace et la puissance de la f.é.m. se compensent : fL·v + e i = B0l i v − B0l v i = 0.
3.3.2. Équation électrique × i : u i = R i² + L i di/dt + B0l v i. Équation mécanique × v : m v dv/dt + k x v + r v² = B0l i v. En éliminant B0l i v :
u i = d/dt [½ L i² + ½ m v² + ½ k x²] + R i² + r v²
- Er = ½ L i² + ½ m v² + ½ k x² : énergie stockée (magnétique dans la bobine, cinétique de l'équipage mobile, élastique du rappel) ;
- 𝒫1(i) = R i² : puissance dissipée par effet Joule ;
- 𝒫2(v) = r v² : puissance cédée à l'air, c'est-à-dire la puissance sonore émise ;
- u i : puissance électrique reçue de la source.
3.3.3. En régime périodique, Er reprend la même valeur après une période, donc ⟨dEr/dt⟩ = 0 et ⟨u i⟩ = R⟨i²⟩ + r⟨v²⟩ : la puissance électrique moyenne fournie est intégralement convertie en chaleur (Joule) et en puissance acoustique ; l'énergie stockée ne fait qu'osciller. Rendement : η = r⟨v²⟩/⟨u i⟩ < 1.
3.4. Modèle électrique équivalent
3.4.1. En complexe : (jmω + r + k/(jω)) V = B0l I ⇒ V = B0l I / (r + jmω + k/(jω)). Puis U = (R + jLω) I + B0l V = Z I avec :
Ze = R + jLω et Zam = B0²l² / (r + jmω + k/(jω)), soit 1/Zam = r/(B0²l²) + jω m/(B0²l²) + k/(jω B0²l²).
3.4.2. 1/Zam est une somme de trois admittances, donc trois dipôles en parallèle :
- conductance r/(B0²l²) : résistance Rm = B0²l²/r, image du frottement fluide (rayonnement acoustique) ;
- admittance jCmω : condensateur Cm = m/(B0²l²), image de l'inertie (masse) ;
- admittance 1/(jLmω) : bobine Lm = B0²l²/k, image du rappel élastique (raideur).
Ce modèle suppose r indépendant de ω (sinon Rm dépendrait de la fréquence).
3.4.3. B0l = 0,2 × 20 = 4 T·m, B0²l² = 16 (SI) :
- Rm = 16/6 ≈ 2,7 Ω ;
- Cm = 0,120/16 = 7,5 × 10⁻³ F = 7,5 mF ;
- Lm = 16/(4,3 × 104) ≈ 3,7 × 10⁻⁴ H = 0,37 mH.
Schéma équivalent : entre A et B, R et L en série avec le bloc (Rm // Lm // Cm). Ce bloc résonne à f0 = 1/(2π√(LmCm)) = (1/2π)√(k/m) ≈ 95 Hz, résonance mécanique de la membrane, où Zam = Rm est maximale.
4ème partie — Mesure d'une vitesse de translation par effet Doppler
4.1. Un signal émis à t = 0 à la distance D est reçu à D/c ; le suivant, émis à Ts alors que la source est à D + vTs, est reçu à Ts + (D + vTs)/c. D'où Ta = Ts(1 + v/c) et νa = νs/(1 + v/c) ≈ νs(1 − v/c) au premier ordre en v/c.
4.2. Le récepteur s'éloigne de l'émetteur fixe à la vitesse V. L'onde a une longueur d'onde λ = c/ν ; le récepteur rencontre les crêtes à la vitesse relative c − V, d'où νR = (c − V)/λ = ν(1 − V/c). (Même raisonnement qu'en 4.1 : seul le mouvement relatif compte au premier ordre.)
Δν = ν − νR = ν V/c > 0.
4.3.
4.3.1. uM = K x1x2 est une tension, x1 et x2 aussi : K s'exprime en V−1.
4.3.2. uE = U0 cos 2πνt et uR = UR cos(2π(ν − Δν)t + φ). Alors :
uM(t) = K U0UR cos(2πνt) cos(2π(ν − Δν)t + φ) = (K U0UR/2) [cos(2πΔν t − φ) + cos(2π(2ν − Δν)t + φ)].
4.3.3. Le spectre d'amplitude contient deux raies de même amplitude K U0UR/2 : l'une à la fréquence Δν (quelques dizaines de Hz), l'autre à 2ν − Δν ≈ 80 kHz. Pas de composante continue. (Représenter un axe des fréquences avec ces deux bâtons.)
4.3.4. Il faut garder la raie basse fréquence et éliminer celle à ≈ 80 kHz : filtre passe-bas avec Δν ≪ νc ≪ 2ν − Δν ≈ 80 kHz (Δν doit rester dans la bande passante quelle que soit la vitesse à mesurer : pour V = 1 m/s, Δν ≈ 118 Hz).
4.3.5. uF(t) = A (K U0UR/2) cos(2πΔν t − φ) : sinusoïde de fréquence Δν.
4.4.
4.4.1. Sur la figure 5, les maxima sont en t ≈ 10, 25, 40, 55, 70, 85, 100, 115 et 130 ms : 8 périodes en 120 ms, soit T = 15 ms et Δν = 1/T ≈ 67 Hz.
4.4.2. V = c Δν/ν = 340 × 66,7 / 40 000 ⇒ V ≈ 0,57 m/s.
4.5. Exemple simple : passe-bas RC du premier ordre, R = 10 kΩ, C = 10 nF, d'où νc = 1/(2πRC) ≈ 1,6 kHz : 67 Hz est transmis sans atténuation notable et la raie à 80 kHz est atténuée d'un facteur ≈ 50. Pour obtenir aussi l'amplification A : filtre actif inverseur à AO (R1 = 1 kΩ en entrée, R2 = 10 kΩ en parallèle avec C = 10 nF en contre-réaction), de gain |A| = R2/R1 = 10 dans la bande passante et νc = 1/(2πR2C) ≈ 1,6 kHz. Un filtre du second ordre (deux cellules ou structure de Sallen-Key) améliore encore la réjection.
4.6. Le système automatique d'acquisition (carte d'acquisition + ordinateur, ou oscilloscope numérique) échantillonne la tension à intervalles réguliers (échantillonneur-bloqueur), la numérise par un convertisseur analogique-numérique, stocke les valeurs en mémoire, puis les affiche et permet de les traiter (mesure de période, FFT…). La fréquence d'échantillonnage doit respecter le critère de Shannon (fe > 2 × fréquence maximale du signal) ; sur la figure 5 les points sont espacés d'environ 1 ms (fe ≈ 1 kHz ≫ 2 × 67 Hz), ce qui montre bien la nécessité du filtrage préalable de la raie à 80 kHz.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1831/نموذج-المباراة-الوطنية-المشتركة-CNC-2003-الفيزياء-1-شعبة-TSI-لولوج-مدارس-المهندس
