
نموذج المباراة الوطنية المشتركة CNC 2019: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1796/نموذج-المباراة-الوطنية-المشتركة-CNC-2019-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2019)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- التكنولوجيا والعلوم الصناعية - الهندسة الميكانيكية
- الدورة
- 2019
- عدد الصفحات
- 13
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN
D’ADMISSION AUX GRANDES ECOLES D’INGENIEURS MAROCAINES
SESSION : 2019
FILIERE : TSI
EPREUVE DE TECHNOLOGIE ET SCIENCES INDUSTRIELLES
GENIE MECANIQUE
DUREE : 3 HEURES
AUCUN DOCUMENT N’EST AUTORISE
LES CALCULATRICES SONT AUTORISEES
Le sujet comporte 13 pages reparties comme suit :
— Une page de garde.
Le texte de l'épreuve : pages numérotées de 2 à 9.
— 2 Documents réponse repérés DR1 (page10/13) et DR2 (11/13) .A rendre avec la
copie même vides.
— 2 Documents annexes ANNEXE1 (page12/13) et ANNEXE2(page13/13) .
Le sujet se compose de 5 parties indépendantes.
Nota: Si un candidat est amené à repérer ce qui peut lui sembler être une erreur
d'énoncé, il le signalera sur sa copie et devra poursuivre sa composition en expliquant les
raisons des initiatives qu'il a été amené à prendre.
Page de garde
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière :TSI Session 2019
PROCEDE D'IMPRESSION 3D EN BETON
Les architectes souhaitent régulièrement réaliser des ouvrages esthétiques et non courants
avec des géométries et des techniques inspirées par des tendances artistiques.
Les techniques de construction traditionnelles sont contraignantes et parfois limitées en
termes de possibilités vis-à-vis de certaines demandes.
L'objet de cette étude est d'analyser certains aspects d’un procédé d'impression 3D
en béton.
Il existe plusieurs techniques d'impression 3D en béton dont certaines permettent de
réaliser des formes géométriques non courantes.
Le procédé, objet de notre étude, est basé sur une imprimante 3D qui extrude un béton
hydraulique spécifique ; cette imprimante est portée par un portique robotisé de grandes
dimensions.
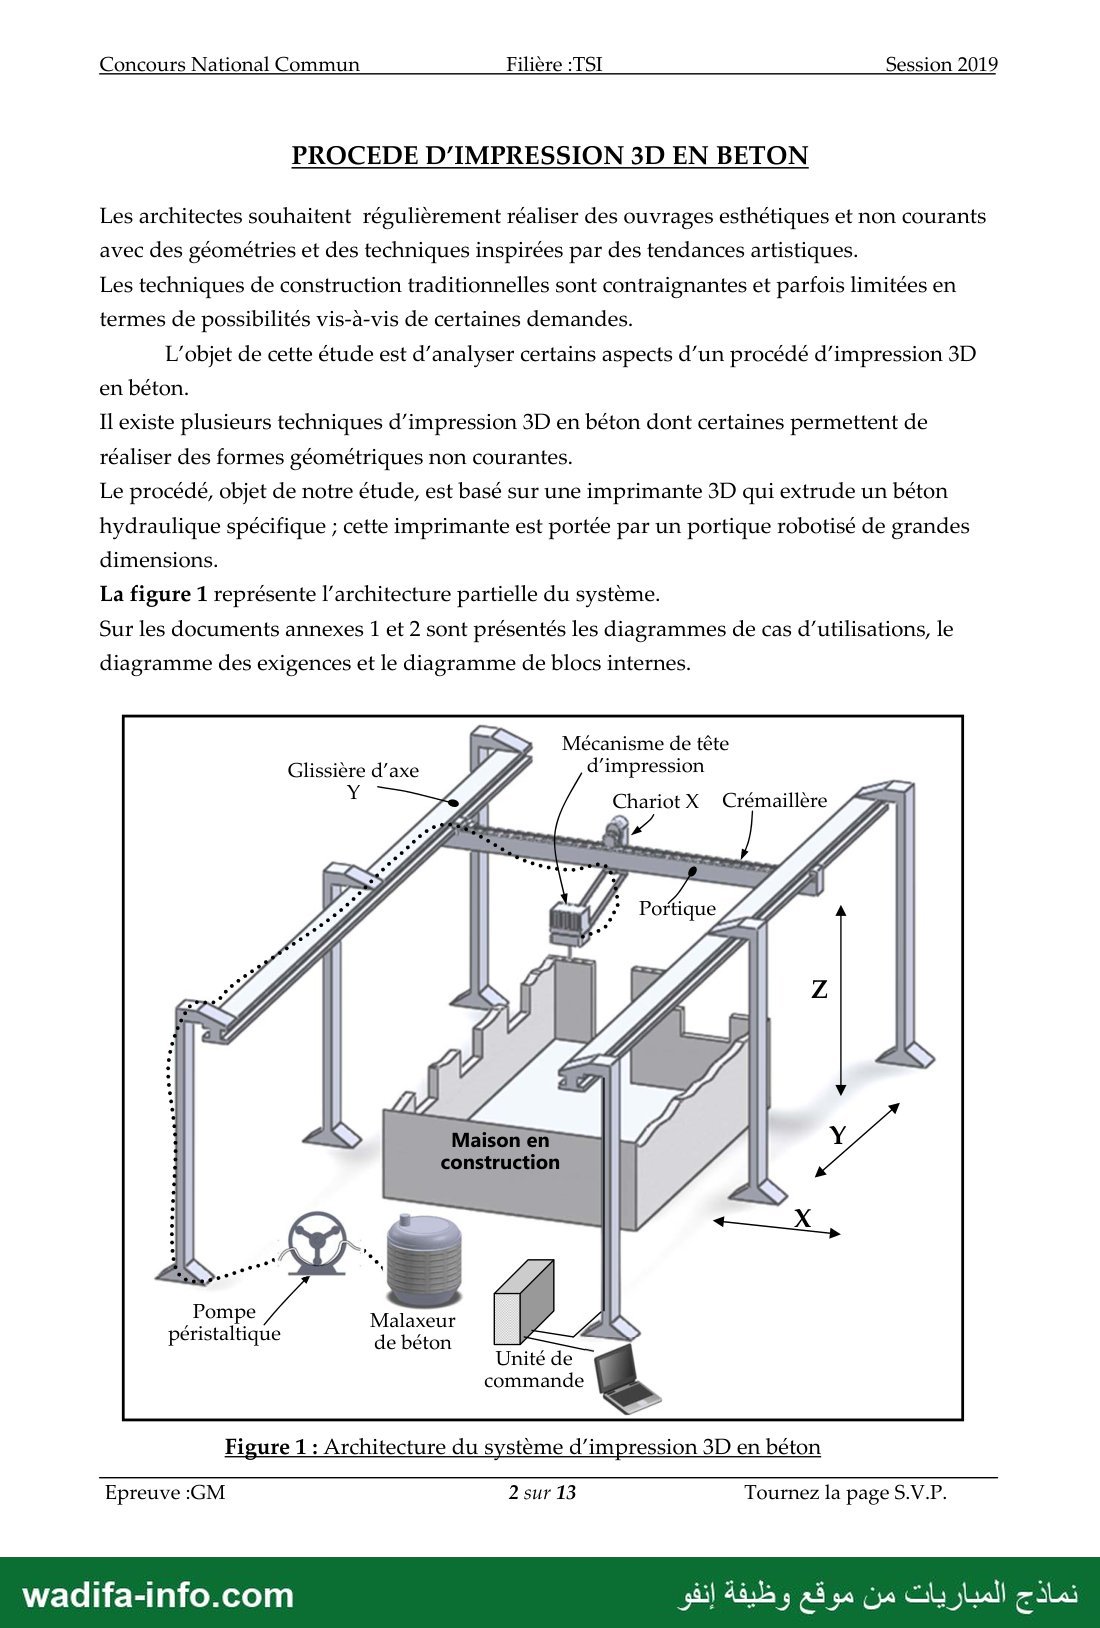
La figure 1 représente l'architecture partielle du système.
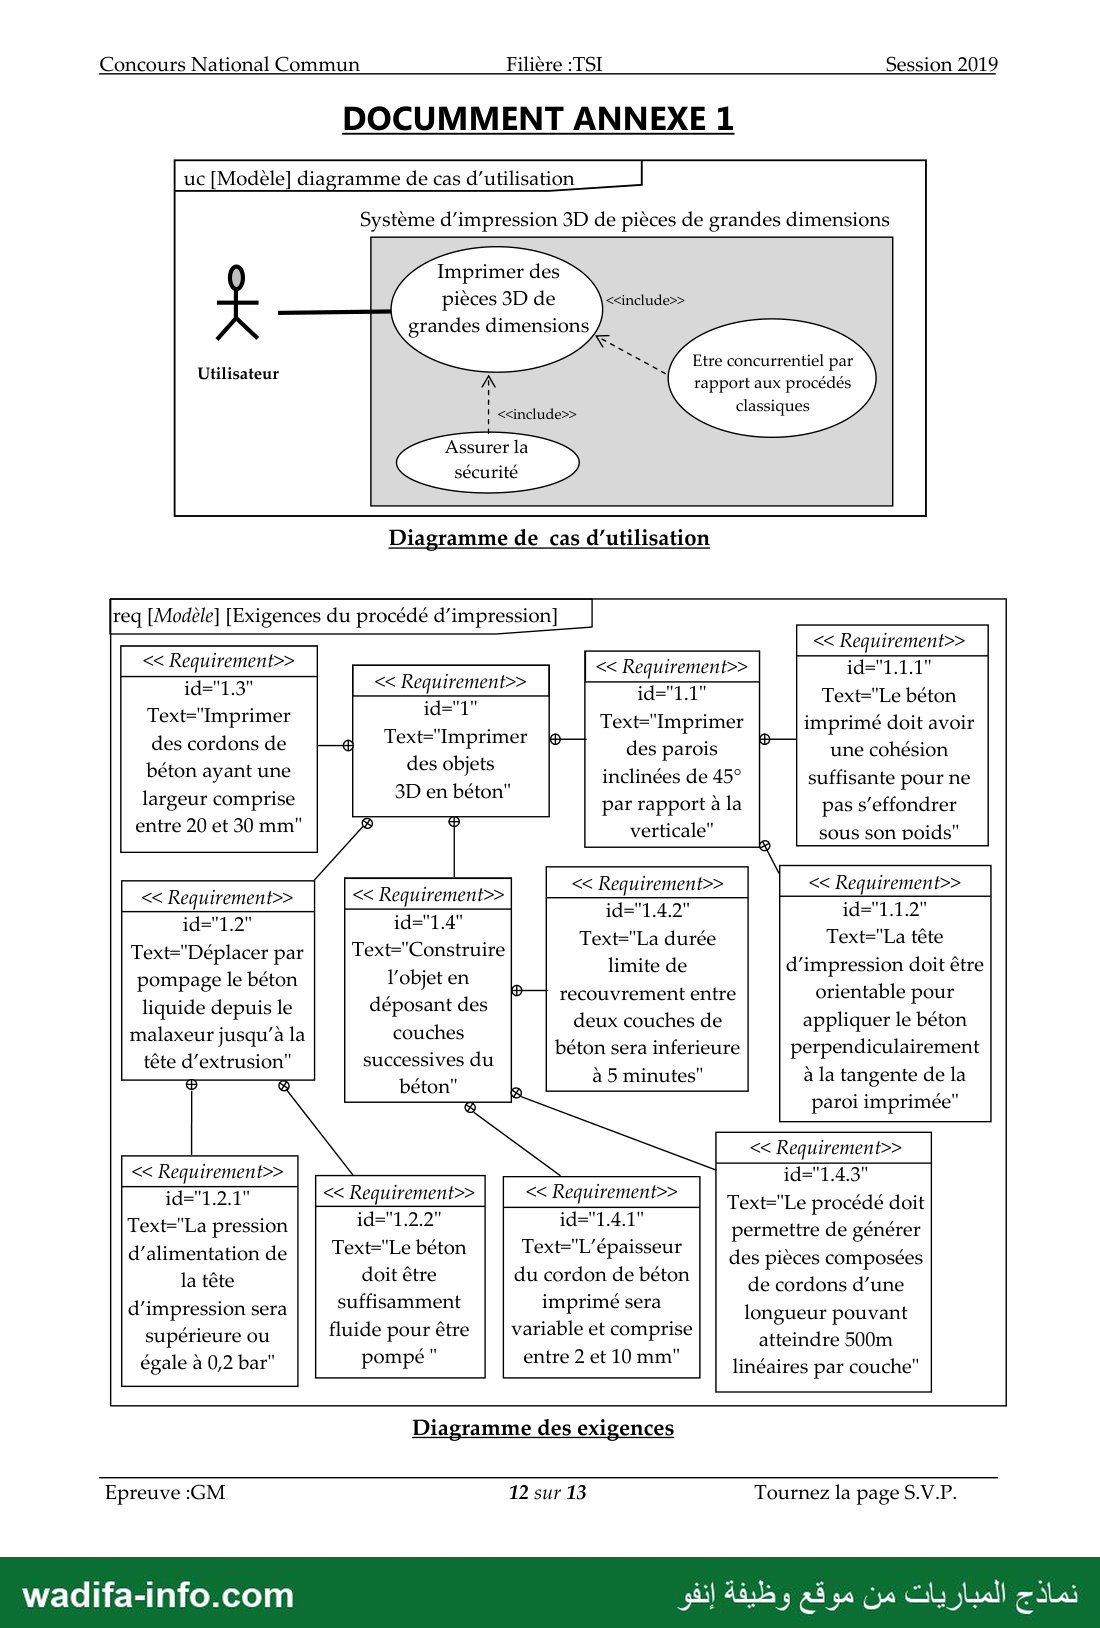
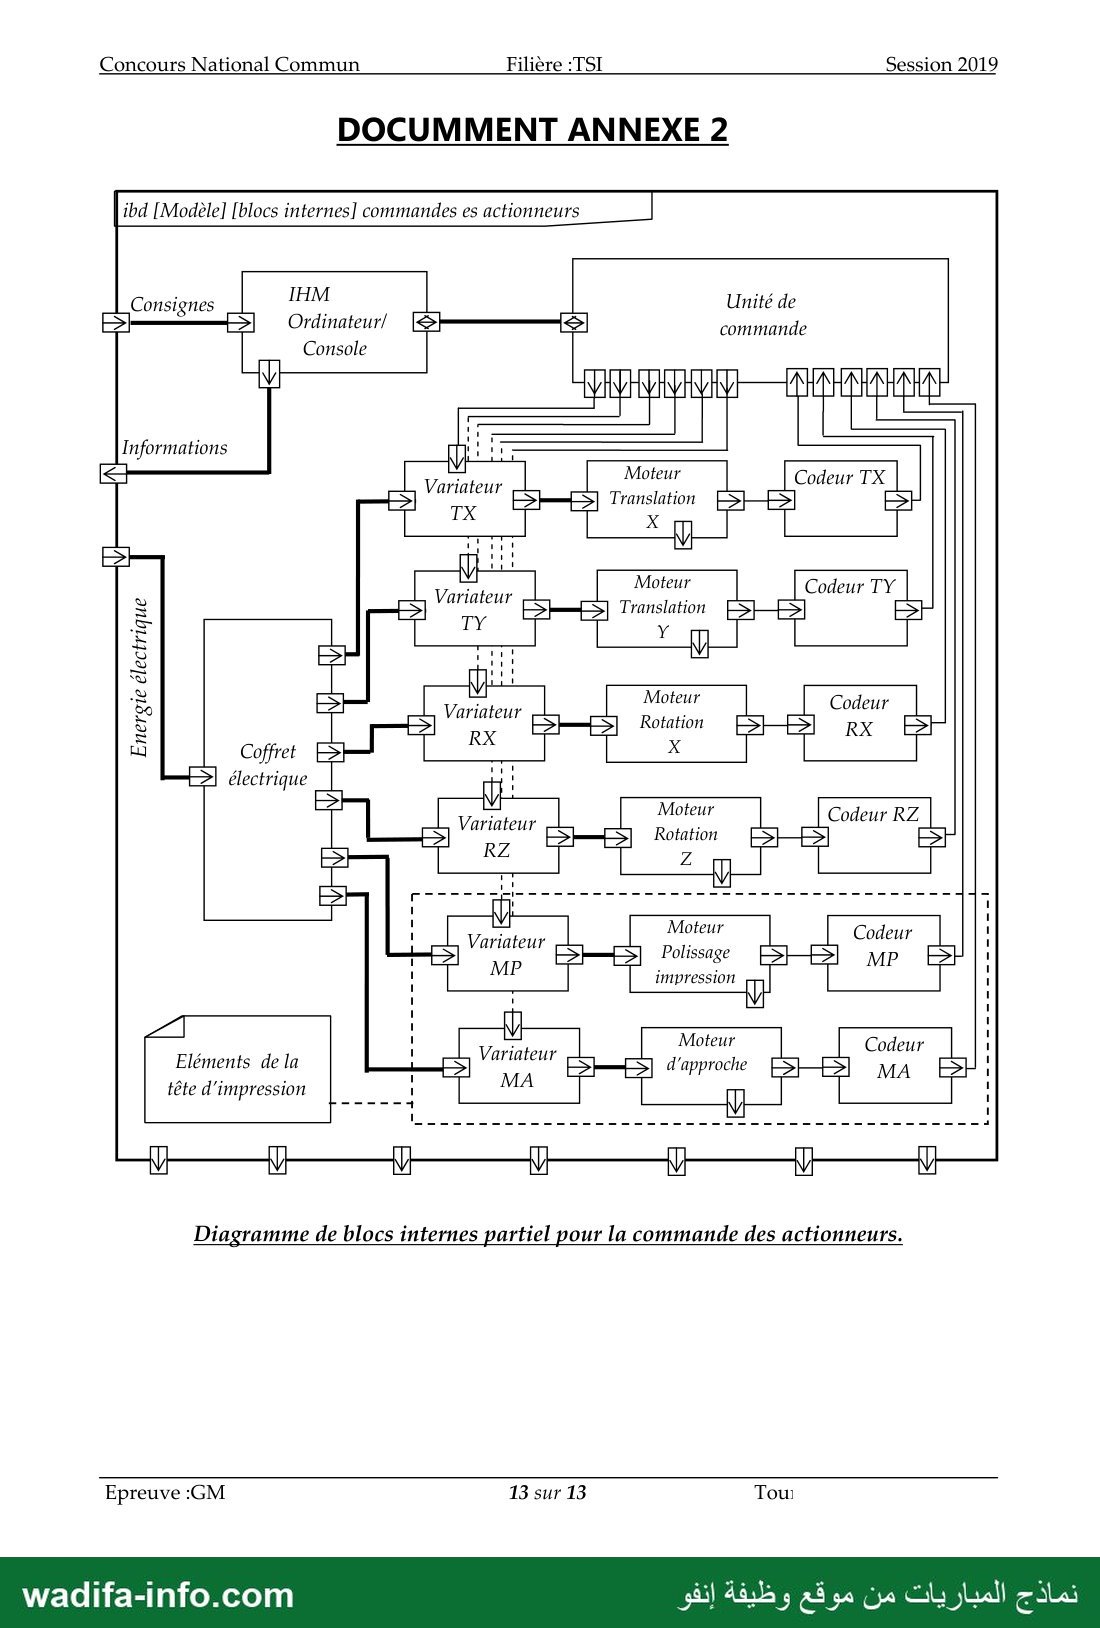
Sur les documents annexes 1 et 2 sont présentés les diagrammes de cas d'utilisations, le
diagramme des exigences et le diagramme de blocs internes.
: Ne Mécanisme de tête
Glissière d’axe d'impression
Chariot X Crémaillère
Pompe # Malaxeur
péristaltique de béton PS
Unité de
commande
Figure 1 : Architecture du système d'impression 3D en béton
Epreuve :GM 2 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière :TSI Session 2019
L’entraînement de la tête d'impression du béton liquide (voir figure 1) s'effectue par
plusieurs mouvements dont deux translations suivant les directions X et Y (TX et TY).
La translation suivant l'axe لا est motorisée par un moteur et un transmetteur (non
représentés sur la figure 1)
Les données de consignes des actionneurs sont introduites par clavier ou console-
utilisateur, et sont traitées ensuite par l'unité de commande, un bus de données protégé
relie les différents éléments de la chaine d’information.
Tous les actionneurs du système contiennent des codeurs incrémentaux intégrés, ces
actionneurs sont commandés par des variateurs alimentés via un coffret électrique
principal.
1- Etude préliminaire (4 points sur 20) :
Question 1-1 : Quel est l'organe technologique que le constructeur a proposé pour
répondre à l'exigence 1.2 indiquée sur le diagramme des exigences (voir page 12/13).
Question 1-2 : Au niveau de quel organe sera vérifiée l'exigence 1.2.2 indiquée sur le
diagramme des exigences ?
Question 1-3 : À partir de la figure1, de la description citée dans la présentation du
système et le diagramme IBD Annexe 2(page13/13), compléter les chaines d'énergie et
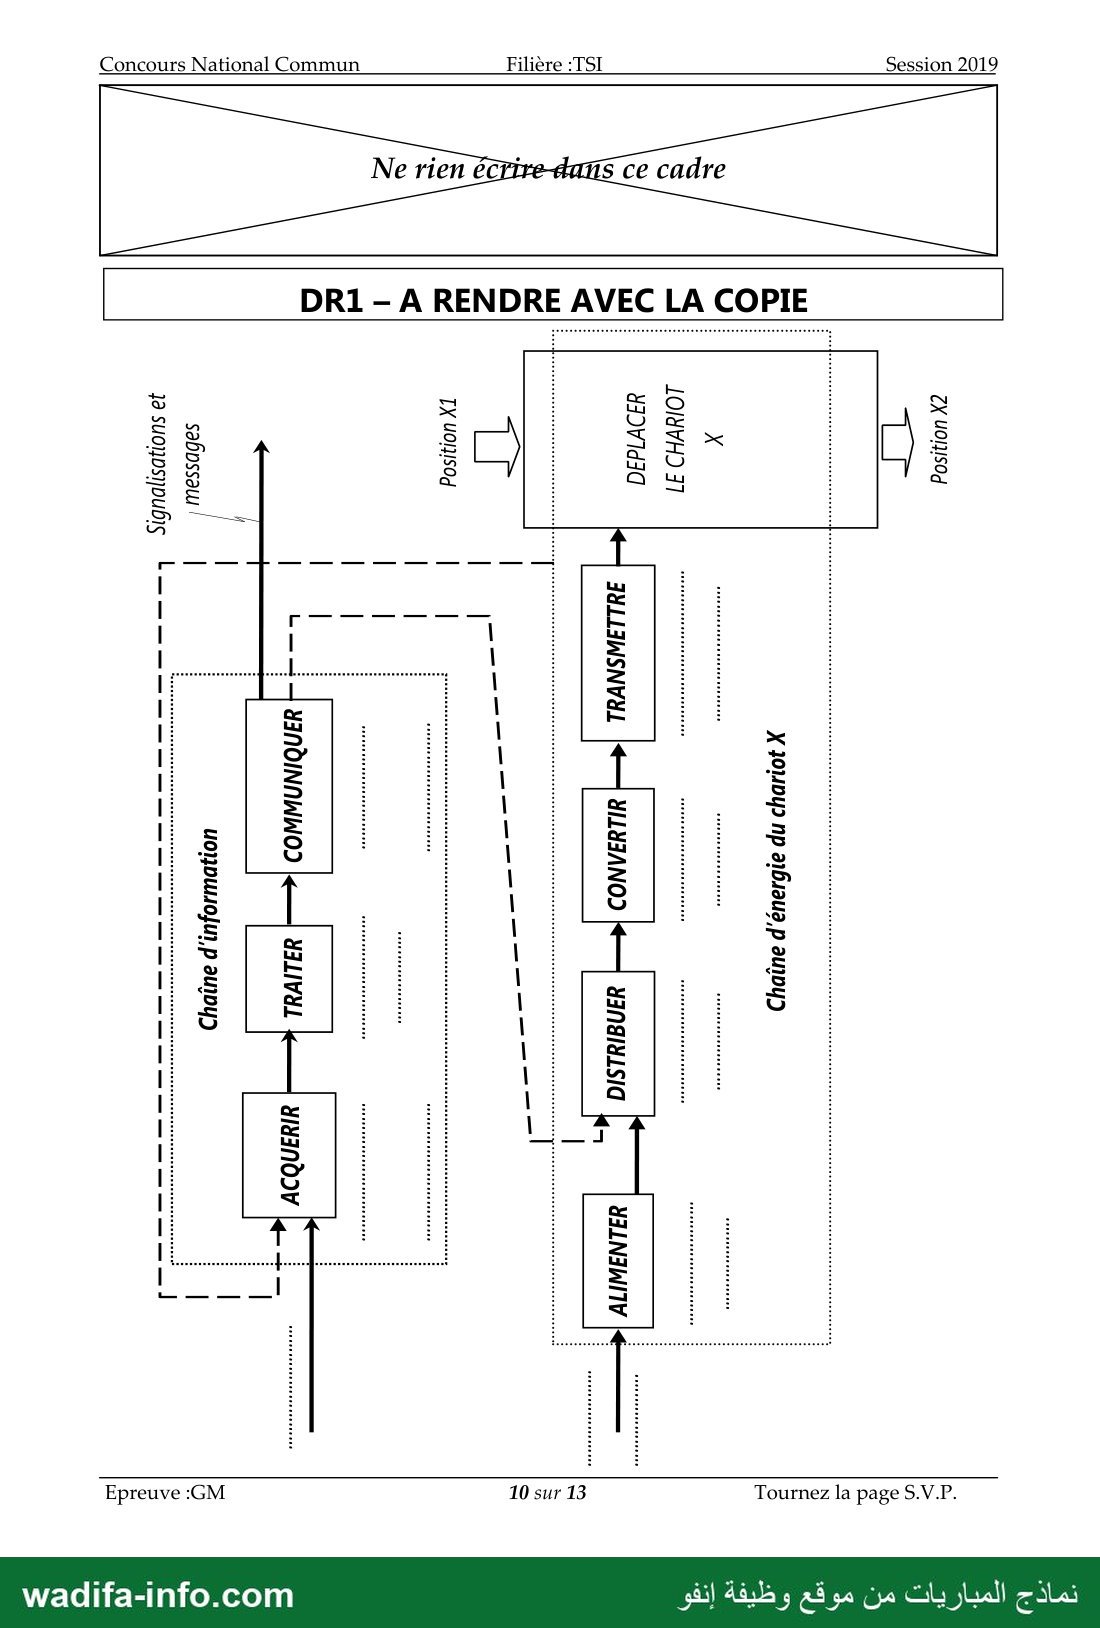
d’information relatives au déplacement du chariot X. Répondre sur le doc DR1(page10/13).
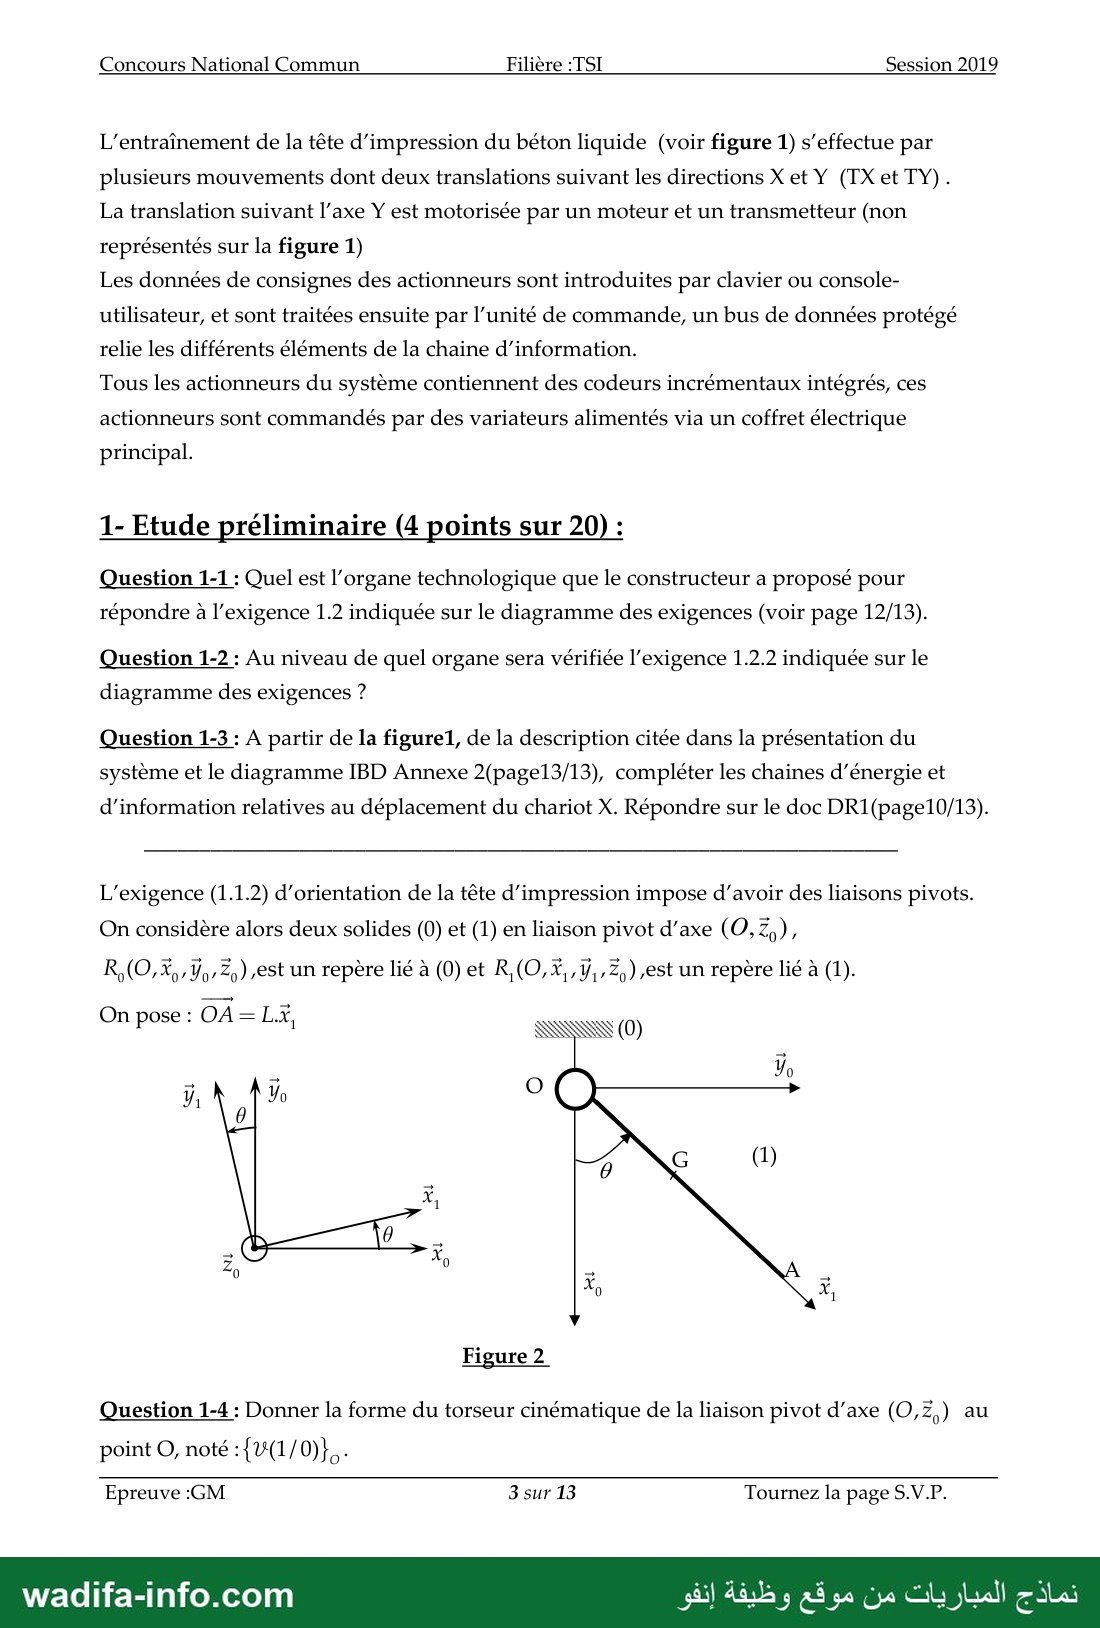
L’exigence (1.1.2) d'orientation de la tête d'impression impose d’avoir des liaisons pivots.
On considère alors deux solides (0) et (1) en liaison pivot d’axe (O, Zn),
رتولا م,0) مك ( est un repère lié à (0) et R,(O,X,,Y,,Z,) est un repère lié à (1).
On pose : OA = Lx, SNS (0)
Figure 2
Question 1-4 : Donner la forme du torseur cinématique de la liaison pivot d’axe (O,Z,) au
Epreuve :GM 3 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière :TSI Session 2019
Question 1-5 : Donner la forme du torseur d'action mécanique transmissible par cette
liaison au point O, noté : {T(0 — D, :
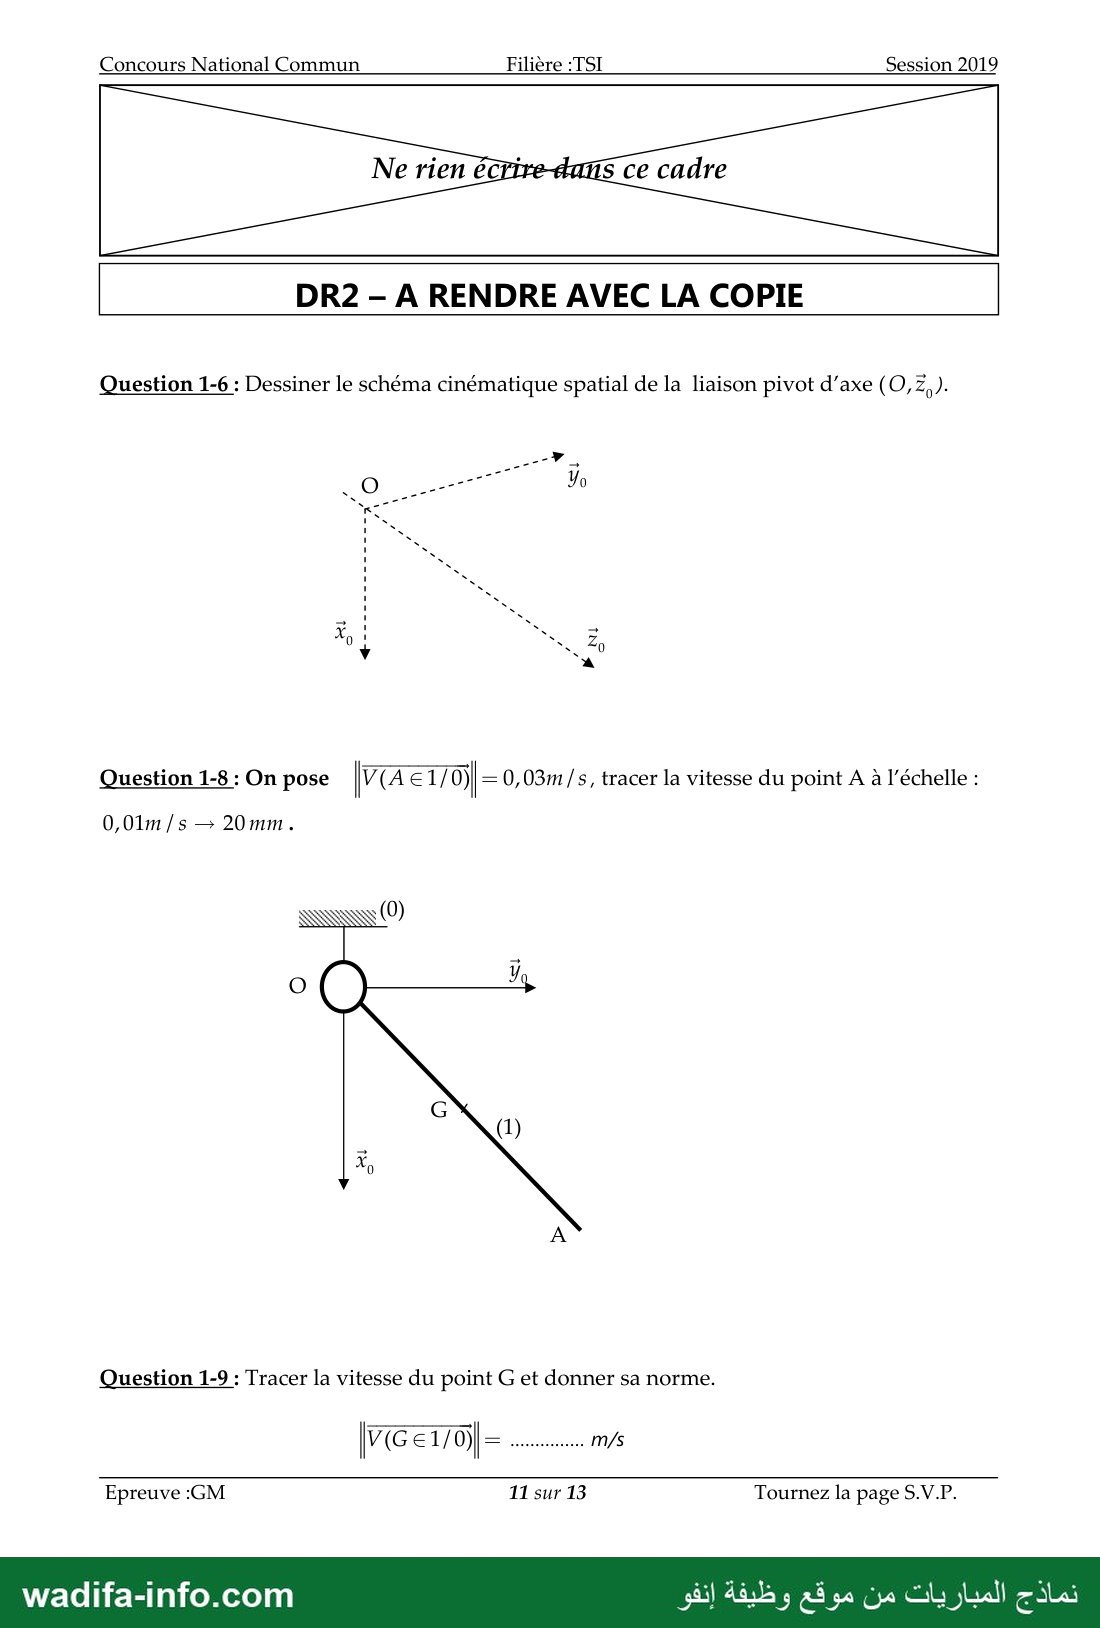
Question 1-6 : Sur le document réponse DR2 (page 11/13), dessiner le schéma cinématique
spatial de la liaison pivot entre (0) et (1).
Question 1-7 : Déterminer l'expression de la vitesse V(A€1/0) du point À par rapport à
au repère (0) en fonction des données de la figure (2) précédente.
Question 1-8 : Sur le document réponse DR2, tracer à l'échelle proposée, la vitesse du
point A, par rapport à (0), V(A€1/0) en posant 1722179 =0,03m/s.
Question 1-9 : Sur le document réponse DR2, tracer la vitesse du point G par rapport à (0),
V(G €1/0) et donner sa norme.
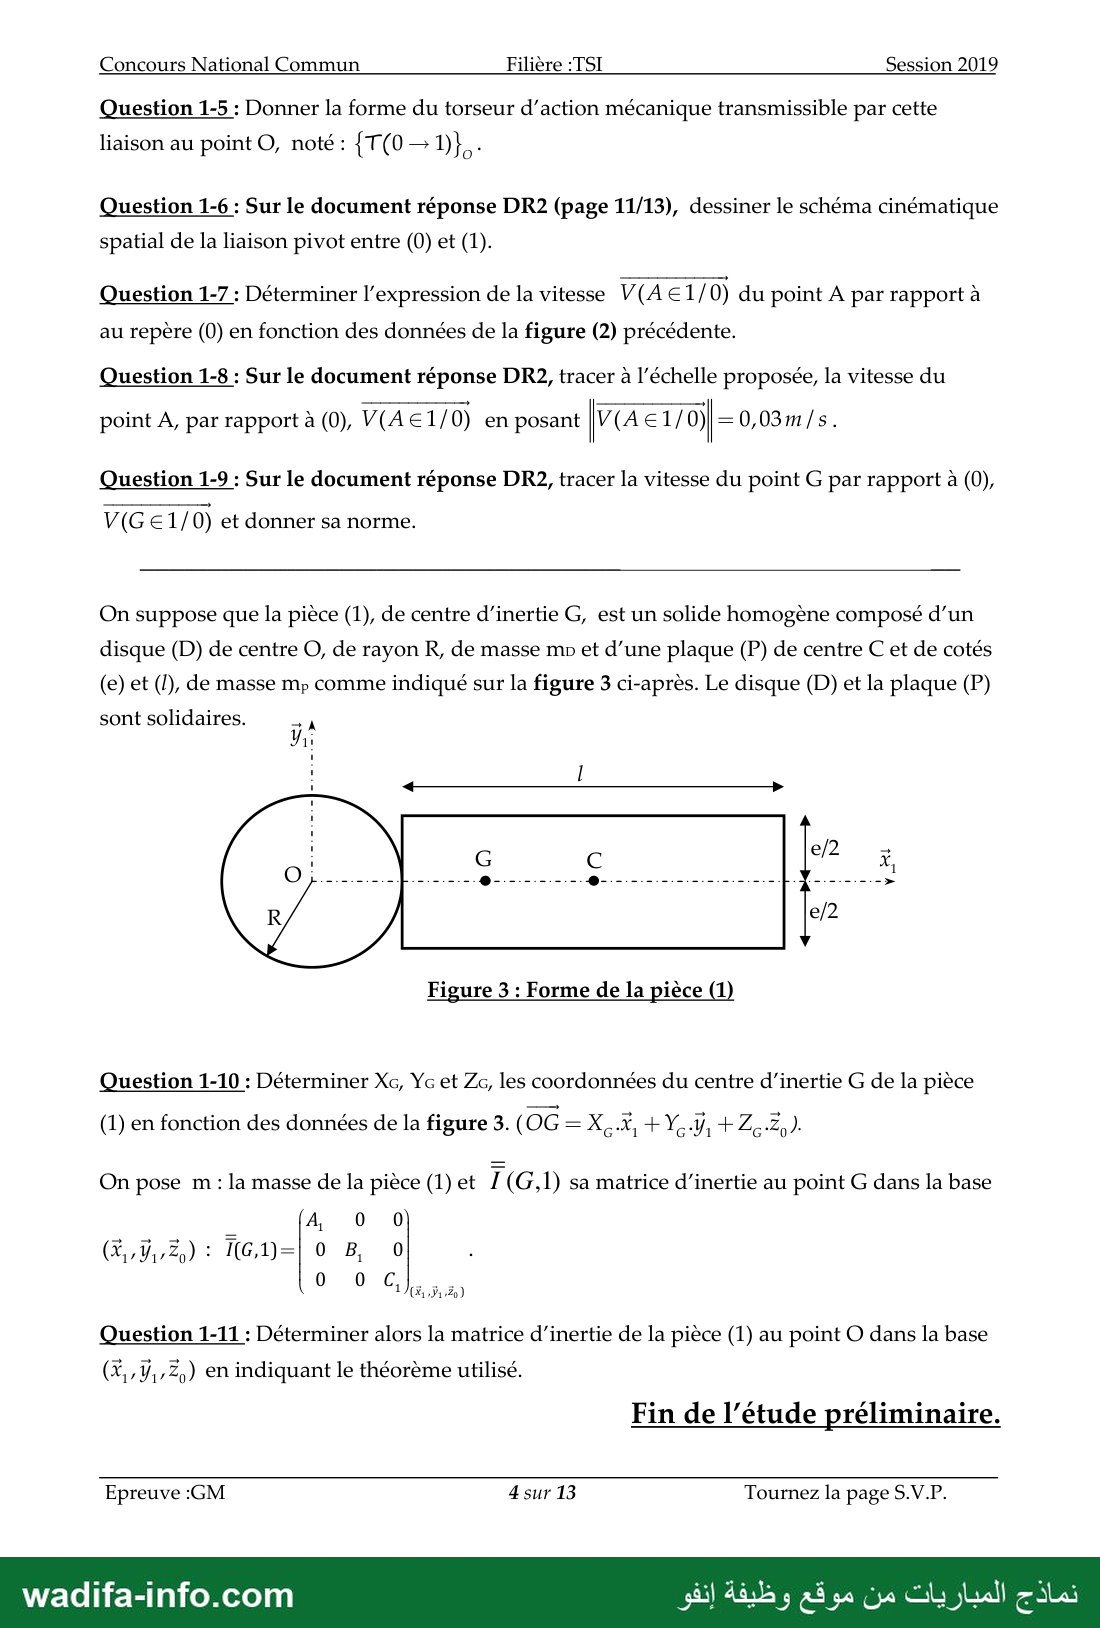
On suppose que la pièce (1), de centre d'inertie G, est un solide homogène composé d’un
disque (D) de centre 0, de rayon R, de masse mp et d’une plaque (P) de centre C et de cotés
(e) et )1(, de masse mp comme indiqué sur la figure 3 ci-après. Le disque (D) et la plaque (P)
sont solidaires. ا
Figure 3 : Forme de la pièce (1
Question 1-10 : Déterminer Xc, علا et Zc, les coordonnées du centre d'inertie G de la pièce
(1) en fonction des données de la figure 3. ) 06 = المج + لابلا + ددر
On pose m : la masse de la pièce (1) et I (G,1) sa matrice d'inertie au point G dans la base
A 0 0
o 0
Question 1-11 : Déterminer alors la matrice d'inertie de la pièce (1) au point 0 dans la base
(@,-Y,,Z,) en indiquant le théorème utilisé.
Fin de l'étude préliminaire.
Epreuve :GM 4 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Filière :TSI Session 2019
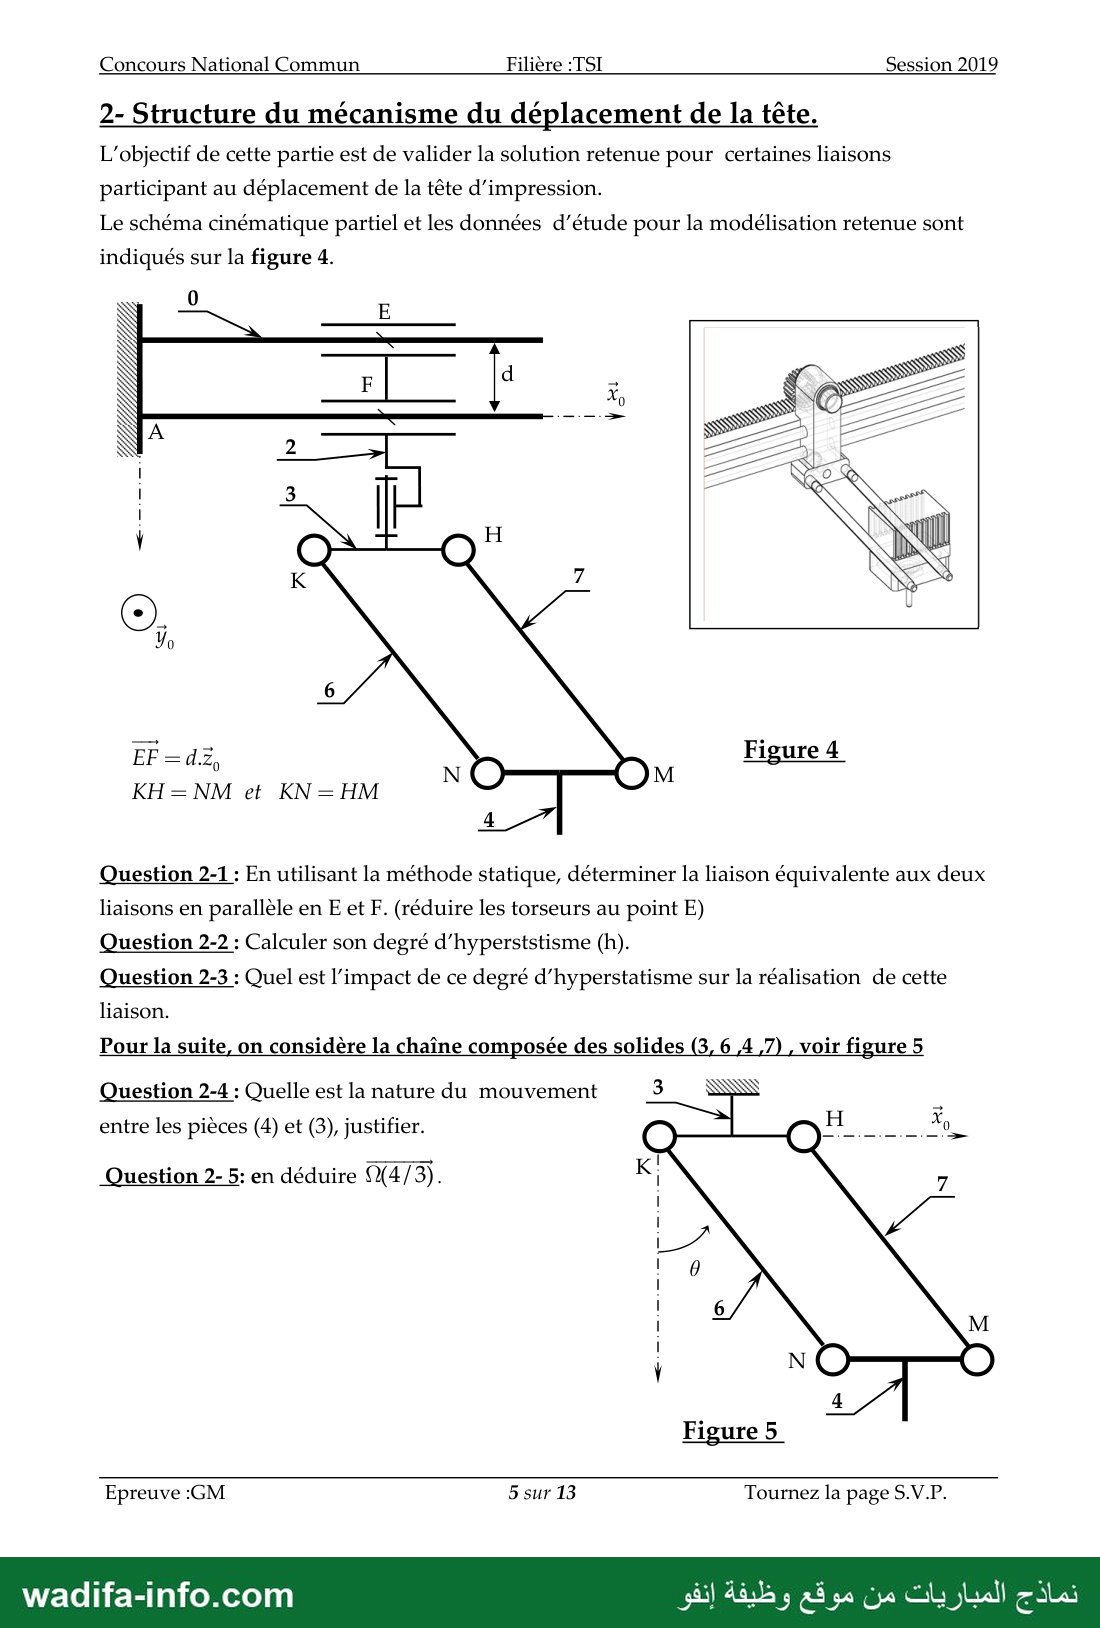
2- Structure du mécanisme du déplacement de la tête.
L'objectif de cette partie est de valider la solution retenue pour certaines liaisons
participant au déplacement de la tête d'impression.
Le schéma cinématique partiel et les données d’étude pour la modélisation retenue sont
indiqués sur la figure 4.
EF =d2,
KH=NM et KN=HM
Figure 4
Question 2-1 : En utilisant la méthode statique, déterminer la liaison équivalente aux deux
liaisons en parallèle en E et F. (réduire les torseurs au point E)
Question 2-2 : Calculer son degré d’hyperststisme (h).
Question 2-3 : Quel est l'impact de ce degré d’hyperstatisme sur la réalisation de cette
liaison.
Pour la suite, on considère la chaîne composée des solides (3, 6 4 7), voir figure 5
Question 2-4 : Quelle est la nature du mouvement
entre les pièces (4) et (3), justifier.
Question 2- 5: en déduire (4/3). K
Figure 5
Epreuve :GM 5 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière :TSI Session 2019
3- Choix des actionneurs du système.
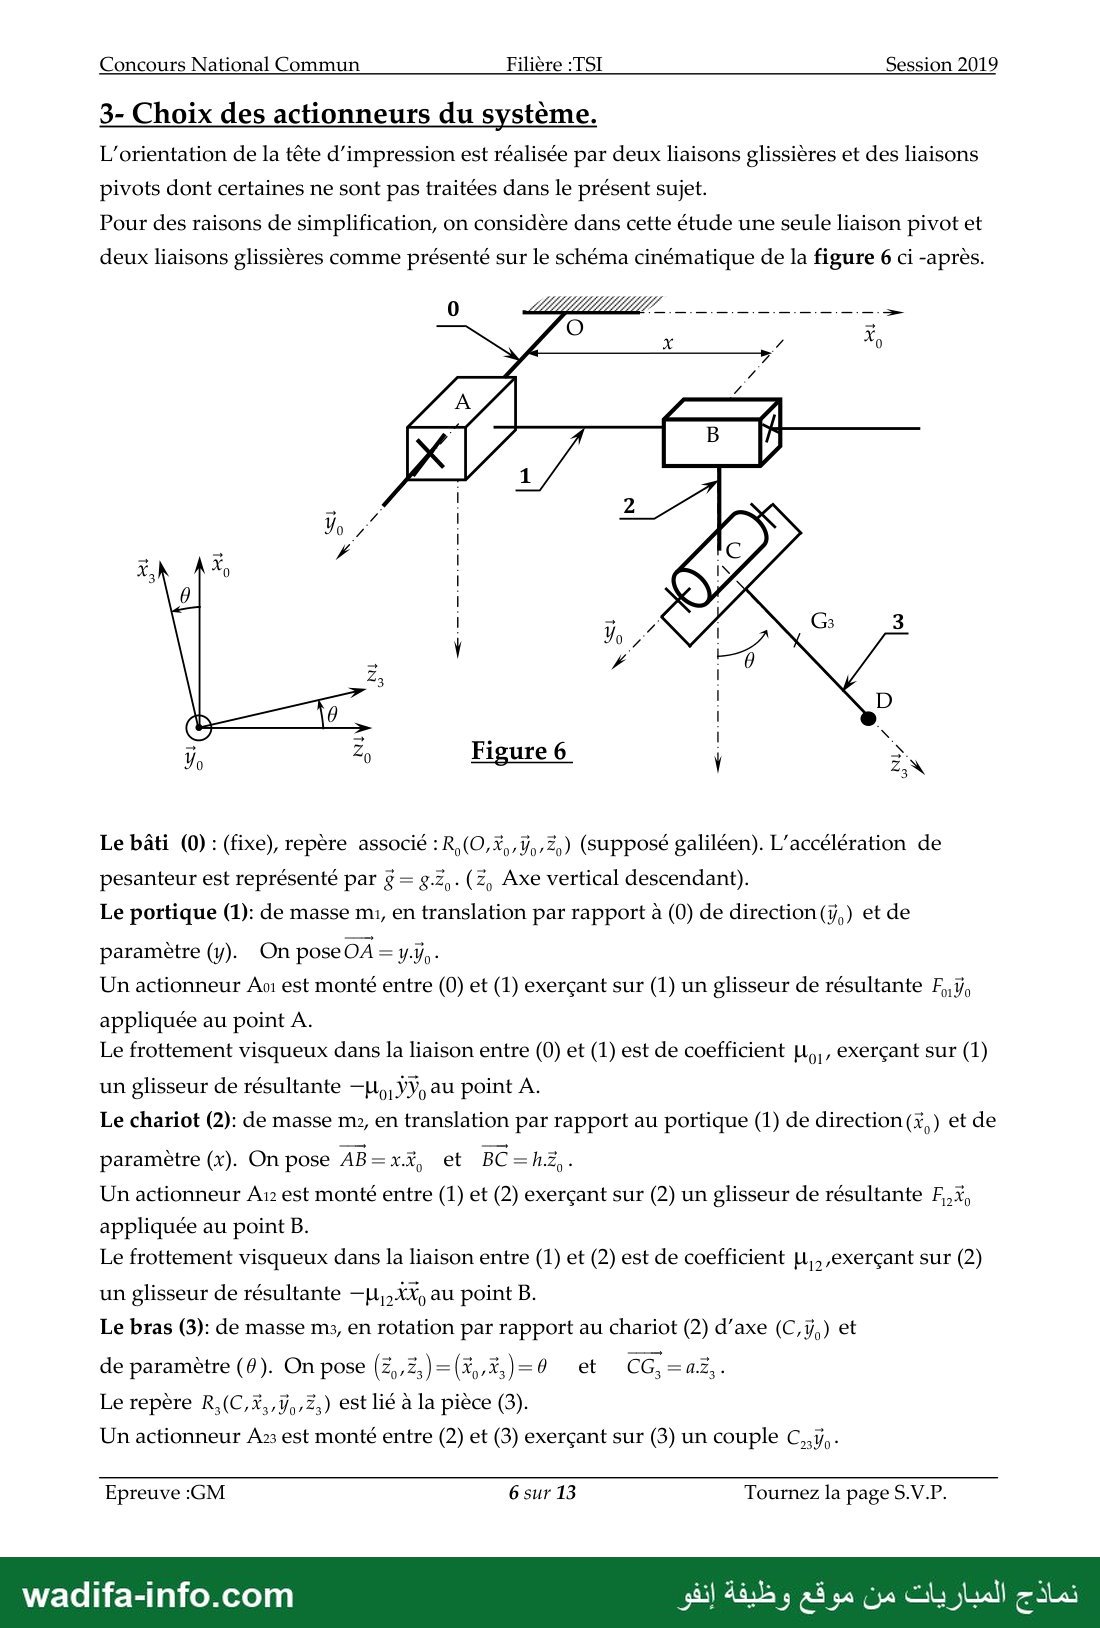
L'orientation de la tête d'impression est réalisée par deux liaisons glissières et des liaisons
pivots dont certaines ne sont pas traitées dans le présent sujet.
Pour des raisons de simplification, on considère dans cette étude une seule liaison pivot et
deux liaisons glissières comme présenté sur le schéma cinématique de la figure 6 ci -après.
Le bâti (0) : (fixe), repère associé : R(O,%,,ÿ,-2,) (supposé galiléen). L'accélération de
pesanteur est représenté par g = g.Z, . (Z, Axe vertical descendant).
Le portique (1): de masse mi, en translation par rapport à (0) de direction (ÿ,) et de
paramètre (y). On pose OAÂ=yÿ,-
Un actionneur Ao1 est monté entre (0) et (1) exerçant sur (1) un glisseur de résultante ريج
appliquée au point A.
Le frottement visqueux dans la liaison entre (0) et (1) est de coefficient ,ملا exerçant sur (1)
un glisseur de résultante —},, VV, au point A.
Le chariot (2): de masse m2, en translation par rapport au portique (1) de direction (X,) et de
paramètre (x). On pose AB= x, et BC= HE,
Un actionneur A est monté entre (1) et (2) exerçant sur (2) un glisseur de résultante F,.Ÿ
appliquée au point B.
Le frottement visqueux dans la liaison entre (1) et (2) est de coefficient ينا exerçant sur (2)
un glisseur de résultante —|,,XX, au point B.
Le bras (3): de masse m3, en rotation par rapport au chariot (2) d’axe (C,ÿ,) et
Le repère R,(C,Ÿ,,ÿ,,Z,) est lié à la pièce (3).
Un actionneur Azs est monté entre (2) et (3) exerçant sur (3) un couple لابين
Epreuve :GM 6 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Filière :TSI Session 2019
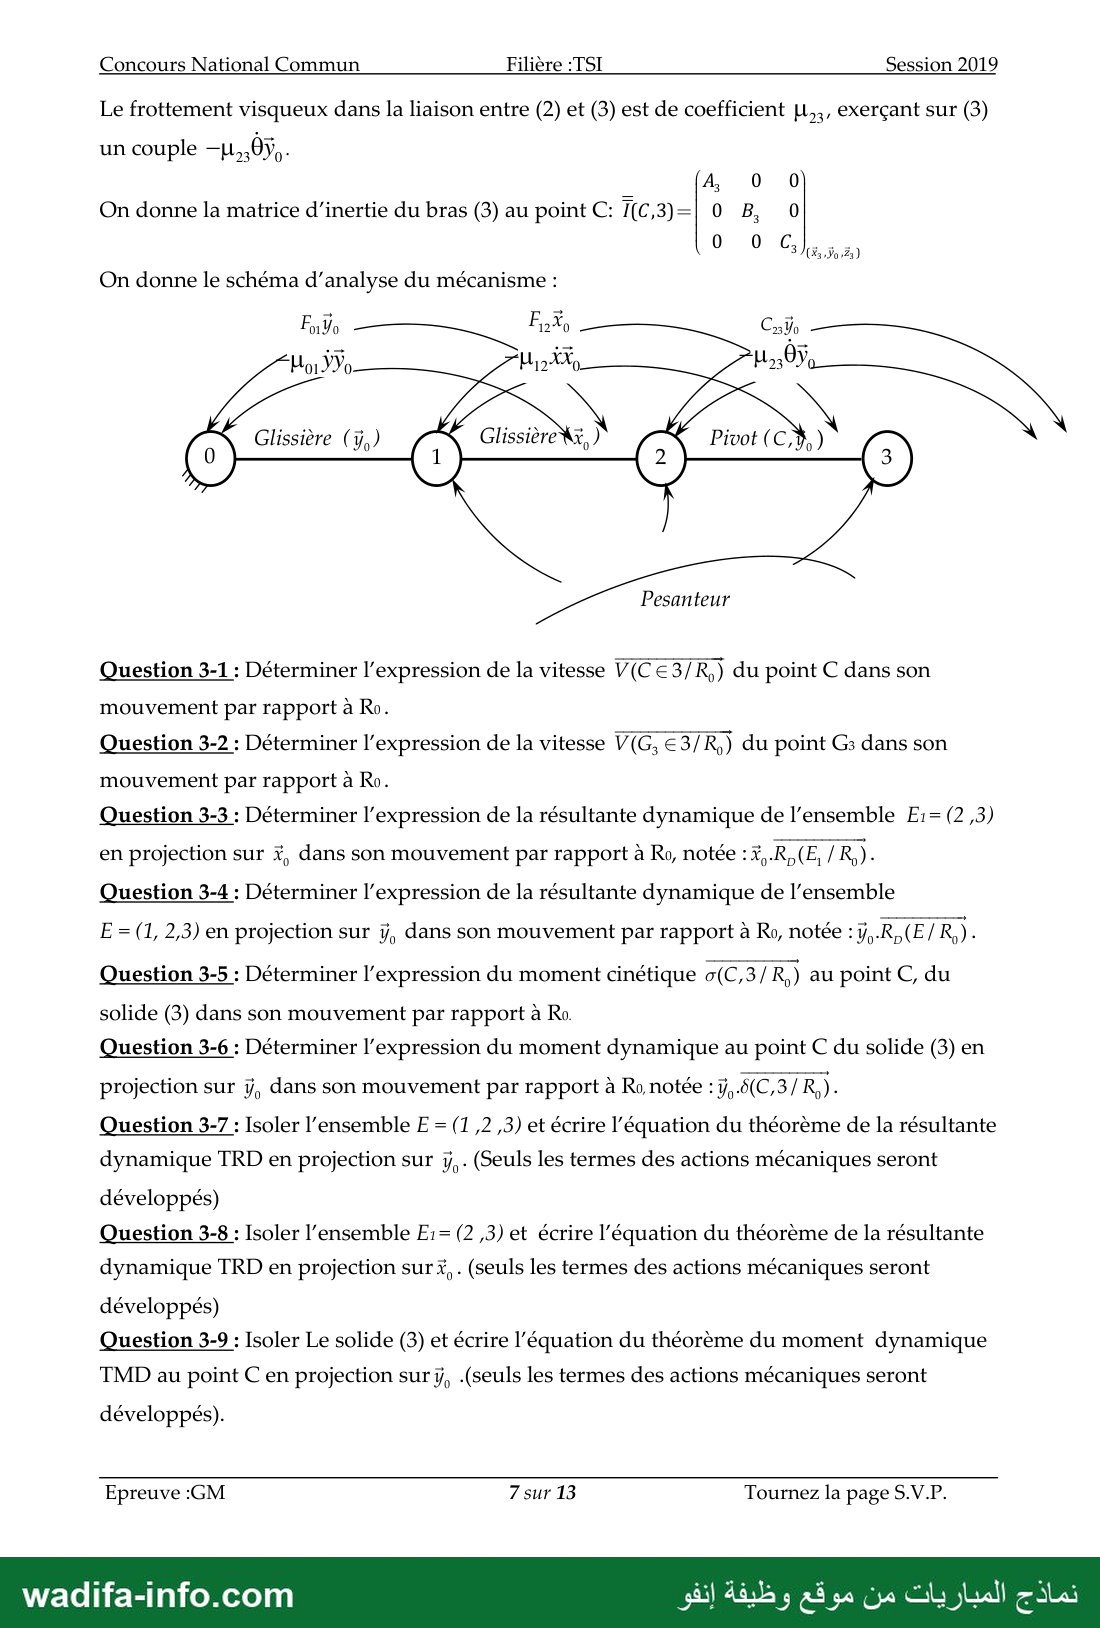
Le frottement visqueux dans la liaison entre (2) et (3) est de coefficient ,ينا exerçant sur (3)
un couple —1,,8ÿ, :
A, 0 0
On donne la matrice d’inertie du bras (3) au point C: T(C,3)=| ٠ B, 0
On donne le schéma d'analyse du mécanisme :
F, 2 2 CzsŸo
Pesanteur
Question 3-1 : Déterminer l'expression de la vitesse V(C€3/R,) du point C dans son
mouvement par rapport à Ro.
Question 3-2 : Déterminer l'expression de la vitesse V(G, €3/R,) du point 6: dans son
mouvement par rapport à Ro.
Question 3-3 : Déterminer l'expression de la résultante dynamique de l’ensemble E:=(2,3)
en projection sur X, dans son mouvement par rapport à Ro, notée : Ÿ, R,(E,/R,) ;
Question 3-4 : Déterminer l'expression de la résultante dynamique de l’ensemble
E = (1, 2,3) en projection sur ÿ, dans son mouvement par rapport à Ro, notée :ÿ,-R,(E/ R,) -
Question 3-5 : Déterminer l'expression du moment cinétique o(C,3/R,) au point C, du
solide (3) dans son mouvement par rapport à Ro.
Question 3-6 : Déterminer l'expression du moment dynamique au point C du solide (3) en
projection sur ÿ, dans son mouvement par rapport à Ro, notée : ÿ, ô(C,3/ R,) ;
Question 3-7 : Isoler l'ensemble E = (1 ,2 ,3) et écrire l'équation du théorème de la résultante
dynamique TRD en projection sur y, . (Seuls les termes des actions mécaniques seront
développés)
Question 3-8 : Isoler l'ensemble E:= (2 3) et écrire l'équation du théorème de la résultante
dynamique TRD en projection sur Ÿ, . (seuls les termes des actions mécaniques seront
développés)
Question 3-9 : Isoler Le solide (3) et écrire l'équation du théorème du moment dynamique
TMD au point C en projection surÿ, .(seuls les termes des actions mécaniques seront
développés).
Epreuve :GM 7 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Filière :TSI Session 2019
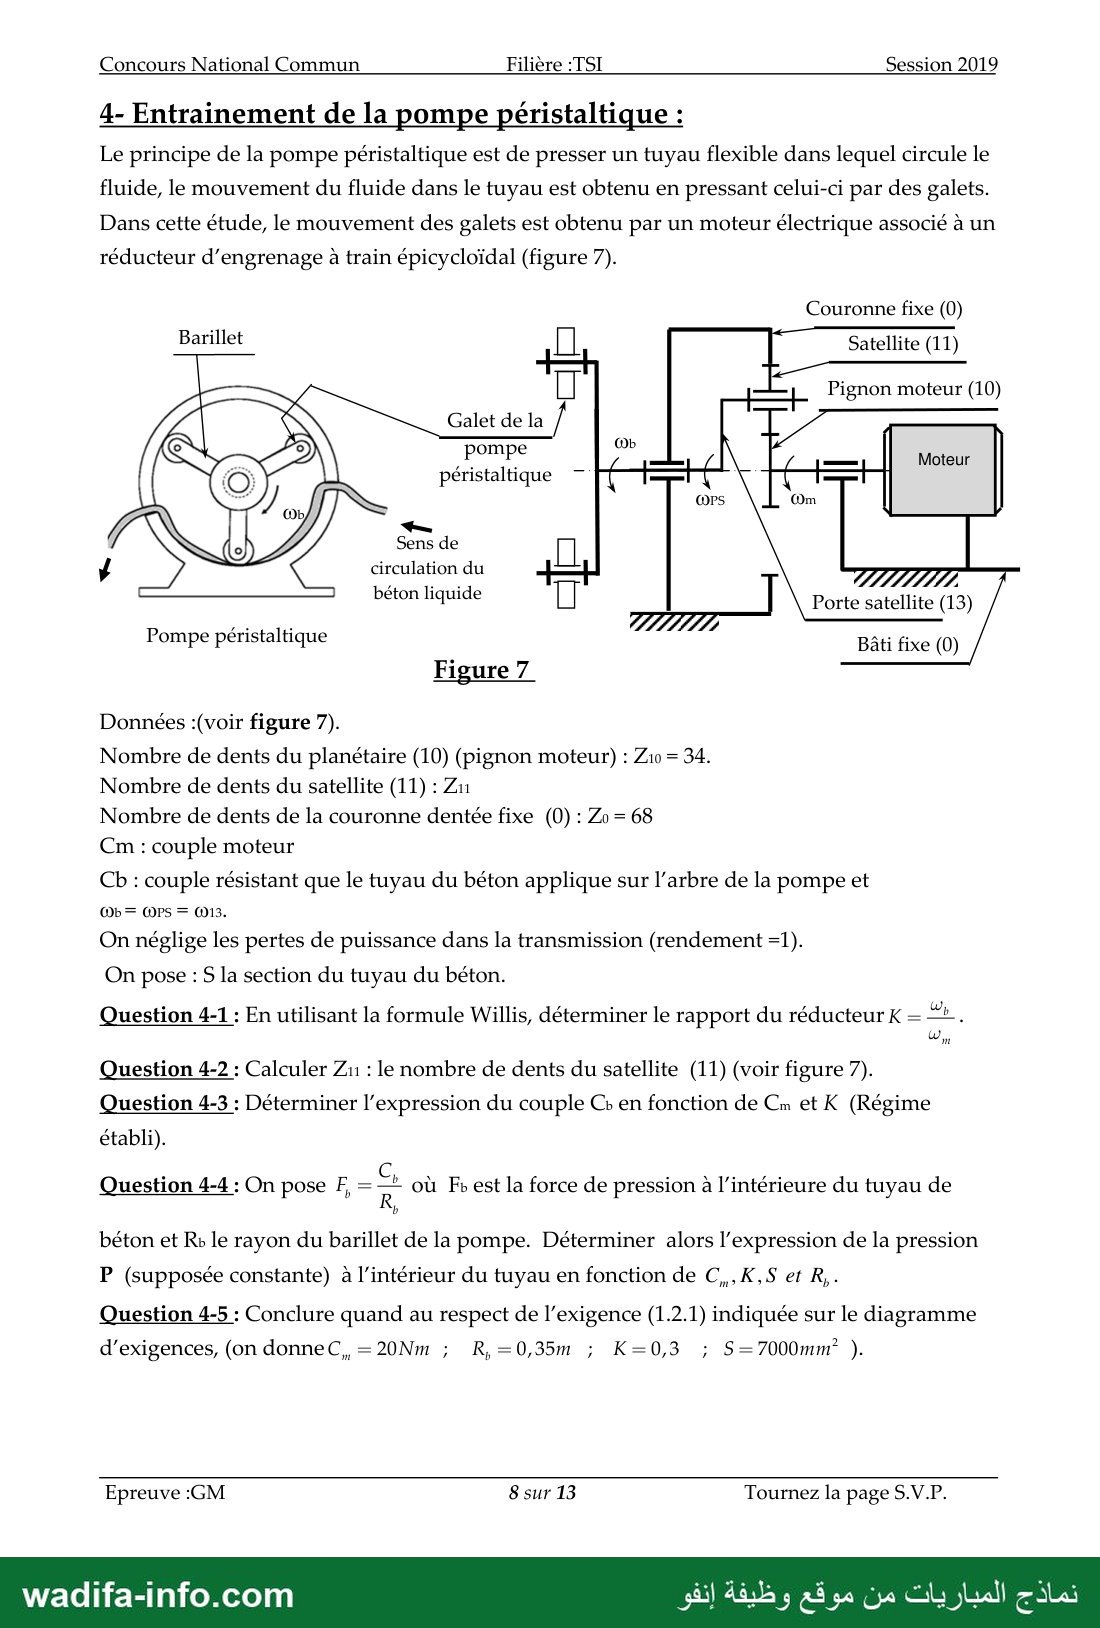
4- Entrainement de la pompe péristaltique :
Le principe de la pompe péristaltique est de presser un tuyau flexible dans lequel circule le
fluide, le mouvement du fluide dans le tuyau est obtenu en pressant celui-ci par des galets.
Dans cette étude, le mouvement des galets est obtenu par un moteur électrique associé à un
réducteur d’engrenage à train épicycloïdal (figure 7).
Couronne fixe (0)
Satellite (11)
Barillet
Pignon moteur (10)
Galet de la
pompe
péristaltique
— | Moteur
Sens de
circulation du
béton liquide Porte satellite (13)
Pompe péristaltique
Bâti fixe (0)
Figure 7
Données :(voir figure 7).
Nombre de dents du planétaire (10) (pignon moteur) : Zio = 34.
Nombre de dents du satellite (11) : Zn
Nombre de dents de la couronne dentée fixe (0) : Zo = 68
Cm : couple moteur
Ch : couple résistant que le tuyau du béton applique sur l'arbre de la pompe et
@b= OPs = 013.
On néglige les pertes de puissance dans la transmission (rendement =1).
On pose : S la section du tuyau du béton.
Question 4-1 : En utilisant la formule Willis, déterminer le rapport du réducteur K = a.
Question 4-2 : Calculer Zn : le nombre de dents du satellite (11) (voir figure 7).
Question 4-3 : Déterminer l'expression du couple Cr en fonction de من et K (Régime
établi).
Question 4-4 : On pose F, = = où Fe est la force de pression à l’intérieure du tuyau de
béton et Rs le rayon du barillet de la pompe. Déterminer alors l'expression de la pression
P (supposée constante) à l’intérieur du tuyau en fonction de C,.K,S et ٠
Question 4-5 : Conclure quand au respect de l'exigence (1.2.1) indiquée sur le diagramme
d’exigences, (on donneC, =20Nm ; R,=0,35m ; K=0,3 ; 527000010 ).
Epreuve :GM 8 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Filière :TSI Session 2019
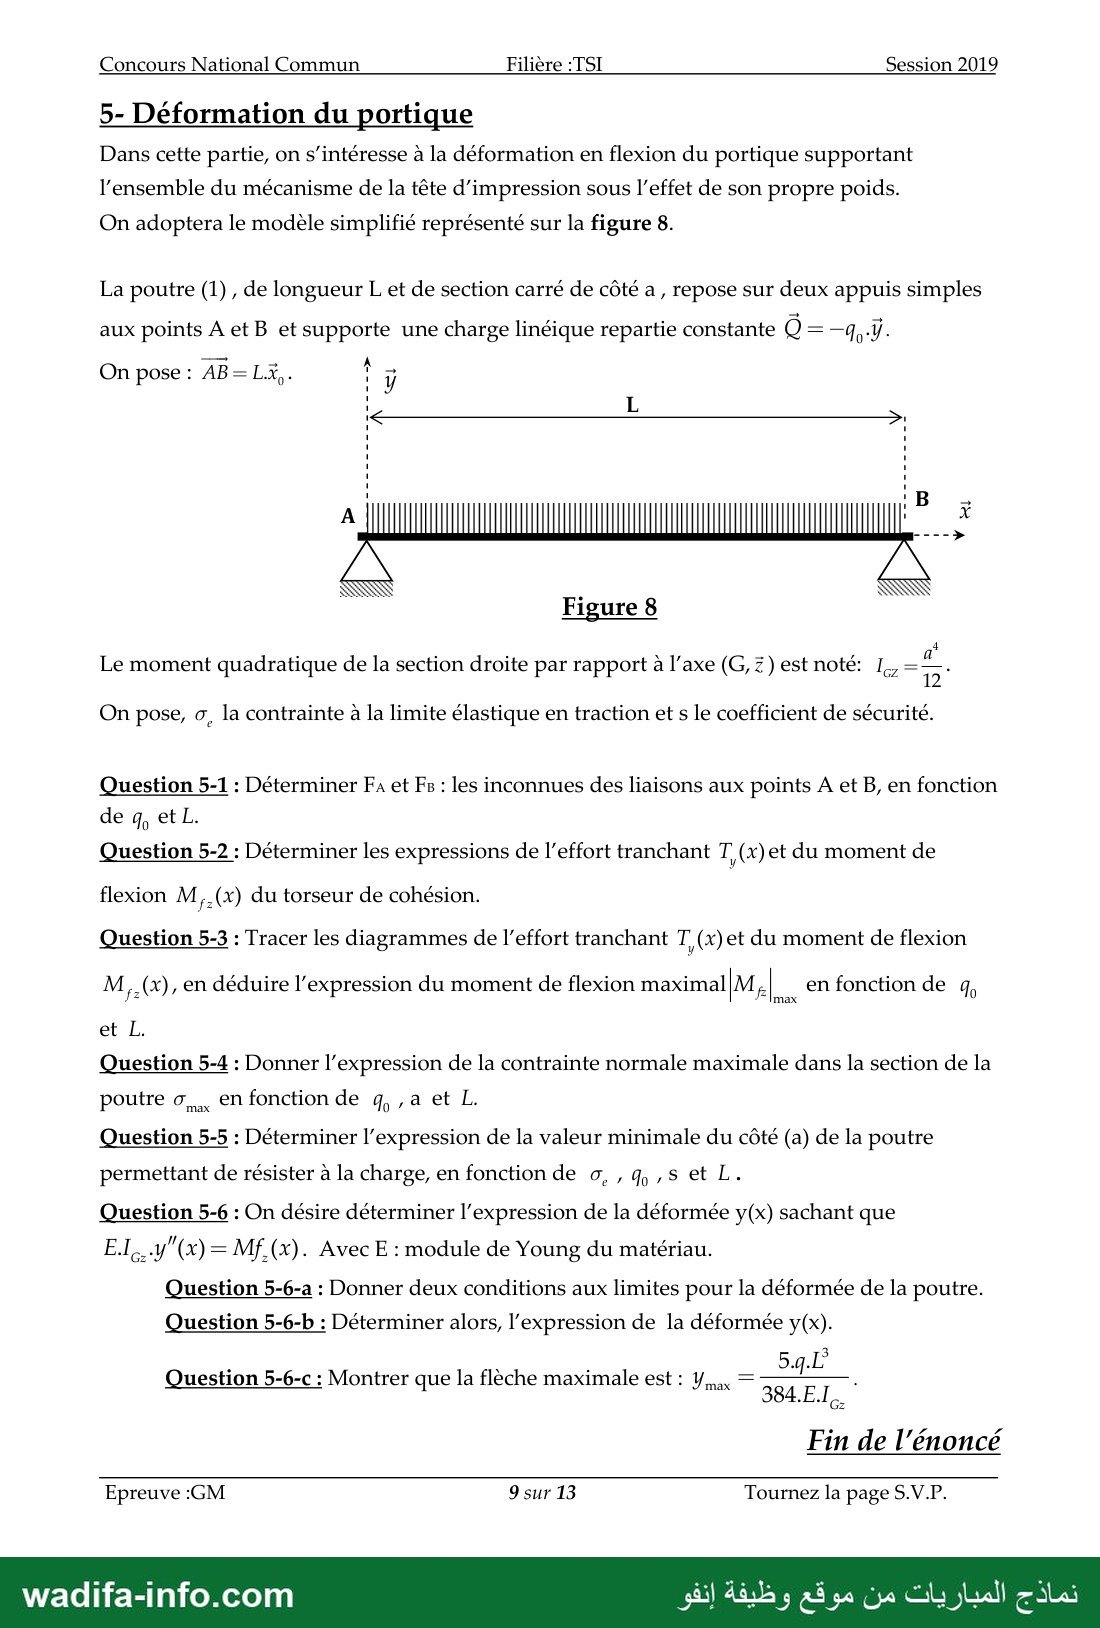
5- Déformation du portique
Dans cette partie, on s'intéresse à la déformation en flexion du portique supportant
l’ensemble du mécanisme de la tête d'impression sous l'effet de son propre poids.
On adoptera le modèle simplifié représenté sur la figure 8.
La poutre (1), de longueur L et de section carré de côté a , repose sur deux appuis simples
aux points À et B et supporte une charge linéique repartie constante Q= 1.
On pose : AB=LX,.
Figure 8
4
Le moment quadratique de la section droite par rapport à l'axe (G, Z) est noté: 1, = 5 :
On pose, o, la contrainte à la limite élastique en traction et و le coefficient de sécurité.
Question 5-1 : Déterminer FA et Fs : les inconnues des liaisons aux points À et B, en fonction
de q, et L.
Question 5-2 : Déterminer les expressions de l'effort tranchant T,(æ) et du moment de
flexion M,(x) du torseur de cohésion.
Question 5-3 : Tracer les diagrammes de l'effort tranchant T,(æ) et du moment de flexion
M,.(x), en déduire l'expression du moment de flexion maximal M, |. en fonction de q,
et مآ
Question 5-4 : Donner l'expression de la contrainte normale maximale dans la section de la
poutre 0, en fonction de q, ,a et L.
Question 5-5 : Déterminer l'expression de la valeur minimale du côté (a) de la poutre
permettant de résister à la charge, en fonction de o, , q, قر et L.
Question 5-6 : On désire déterminer l'expression de la déformée y(x) sachant que
E.1…y"(x)= MF. (x). Avec E : module de Young du matériau.
Question 5-6-a : Donner deux conditions aux limites pour la déformée de la poutre.
Question 5-6-b : Déterminer alors, l'expression de la déformée y(x).
541
Question 5-6-c : Montrer que la flèche maximale est : Yrnax F مت |
Fin de l'énoncé
Epreuve :GM 9 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
3
2
4
0
5
3
3
wadifa-info.com
Tournez la page S.V.P.
10 sur 13
Epreuve :GM
ZX UONISOq
X 10401 np aiblaua,p auby)
ا X PET TT EE
ا ل ا لد ١ دسنس سد ددس ددس ١ الس سس دنس عدي 7 31 VHD 0 / 0 |
7150
TX UOnISOg |
18:7 ْ —
sabnssau ! |
] ألما له ل لل ل لل لل لل للا تل لل لل لل لا ل له م م ا م تس حأ mosuonosmoufs
82
82
بحم
Session 2019
Filière :TSI
Concours National Commun
— صفحة 11 —
Concours National Commun Filière :TSI Session 2019
Ne rien écrire-daits ce cadre
DR2 - À RENDRE AVEC LA COPIE
Question 1-6 : Dessiner le schéma cinématique spatial de la liaison pivot d’axe (O,Z,).
71
Question 1-8 : On pose [VA el/ 0) = 0,03m/s, tracer la vitesse du point À à l'échelle :
0,01m/s — 20mm.
Question 1-9 : Tracer la vitesse du point G et donner sa norme.
V(Ge1/0) | | = care m/s
Epreuve :GM 11 sur 13 Tournez la page S.V.P.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Session 9
Filière :TSI
DOCUMMENT ANNEXE 1
Système d'impression 3D de pièces de grandes dimensions
‹‹include››
Imprimer des
pièces 3D de
grandes dimensions
Etre concurrentiel par
rapport aux procédés
classiques
‹‹ Requirement››
Text="Le béton
imprimé doit avoir
une cohésion
suffisante pour ne
pas s'effondrer
sous son poids"
‹‹ Requirement››
Text="La tête
d'impression doit être
orientable pour
appliquer le béton
perpendiculairement
à la tangente de la
paroi imprimée"
‹‹ Requirement››
Text="Le procédé doit
permettre de générer
des pièces composées
de cordons d’une
longueur pouvant
atteindre 500m
linéaires par couche"
Tournez la page S.V.P.
1
Diagramme de cas d'utilisation
‹‹ Requirement››
Text="Imprimer
des parois
inclinées de 45°
par rapport à
verticale"
‹‹ Requirement››
Text="La durée
limite de
recouvrement entre
deux couches de
béton sera inferieure
à 5 minutes"
Concours National Commun
Utilisateur
req [Modèle] [Exigences du procédé d'impression]
‹‹ Requirement››
Text="Imprimer
des objets
3D en béton"
‹‹ Requirement››
Text="Construire
l’objet en
déposant des
couches
successives du
‹‹ Requirement›› ‹‹ Requirement››
Text="L'épaisseur
du cordon de béton
imprimé sera
variable et comprise
entre 2 et 10 mm"
Text="Le béton
doit être
suffisamment
fluide pour être
pompé "
Diagramme des exigences
نماذج المباريات من موقع وظيفة إنفو
12 sur 13
‹‹ Requirement››
Text="Imprimer
des cordons de
béton ayant une
largeur comprise
entre 20 et 30 mm"
‹‹ Requirement››
Text="Déplacer par
pompage le béton
liquide depuis le
malaxeur jusqu'à la
tête d’extrusion"
D 09
‹‹ Requirement››
Text="La pression
d'alimentation de
la tête
d'impression sera
supérieure ou
égale à 0,2 bar"
Epreuve :GM
wadifa-info.com
— صفحة 13 —
Concours National Commun Filière :TSI Session 2019
DOCUMMENT ANNEXE 2
ibd [Modèle] [blocs internes] commandes es actionneurs
Unité de
›] Ordinateur/ commande
Console
Variateur
Variateur
لا ny أ
Variateur
Rotation
›] RX إج بسحا
2
5
8
Eléments de la
tête d'impression
Diagramme de blocs internes partiel pour la commande des actionneurs.
Epreuve :GM 13 sur 13 Tour
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de Technologie et sciences industrielles — Génie mécanique du Concours National Commun (CNC) 2019, filière TSI. Durée : 3 heures, aucun document autorisé, calculatrices autorisées. Le sujet (13 pages, cinq parties indépendantes) porte sur un procédé d'impression 3D en béton porté par un portique robotisé : analyse fonctionnelle et chaînes d'énergie/information, cinématique et inertie, hyperstatisme, dynamique (TRD/TMD), train épicycloïdal de la pompe péristaltique et flexion du portique. Voici une correction proposée, dans l'ordre du sujet.
💡 Conventions : vecteurs en gras (x0), dérivées notées par un point (θ̇, ẋ, θ̈). Torseur de cohésion = − (actions extérieures appliquées à gauche de la section).
1 — Étude préliminaire (4 points)
Question 1-1
L'exigence 1.2 « Déplacer par pompage le béton liquide depuis le malaxeur jusqu'à la tête d'extrusion » est satisfaite par la pompe péristaltique (entraînée par son moteur et son réducteur épicycloïdal, étudiés en partie 4), reliée à la tête par le tuyau de béton.
Question 1-2
L'exigence 1.2.2 « Le béton doit être suffisamment fluide pour être pompé » porte sur la préparation du mélange : elle est vérifiée au niveau du malaxeur de béton (réponse probable), c'est-à-dire avant l'entrée du béton dans la pompe péristaltique, dont elle conditionne le bon fonctionnement.
Question 1-3 — Chaînes d'information et d'énergie du chariot X (DR1)
| Fonction | Composant | Flux entrant / sortant |
|---|---|---|
| ACQUÉRIR | Clavier / console (IHM) et codeur incrémental TX intégré au moteur | Consignes de l'utilisateur, position/vitesse réelle du chariot → informations numériques |
| TRAITER | Unité de commande | Calcul des ordres à partir des consignes et des mesures |
| COMMUNIQUER | Bus de données protégé / IHM (ordinateur, console) | Ordres vers le variateur ; signalisations et messages vers l'utilisateur |
| ALIMENTER | Coffret électrique principal (réseau) | Énergie électrique |
| DISTRIBUER | Variateur TX | Énergie électrique distribuée/modulée selon les ordres |
| CONVERTIR | Moteur de translation X (électrique) | Énergie mécanique de rotation |
| TRANSMETTRE | Pignon – crémaillère (fixée sur le portique) | Énergie mécanique de translation → déplacer le chariot X (position X1 → X2) |
Les retours en pointillés du DR1 sont l'information de position (codeur) remontant vers ACQUÉRIR et les ordres de l'unité de commande vers DISTRIBUER.
Question 1-4 — Torseur cinématique de la pivot (O, z0)
{𝒱(1/0)}O = { Ω(1/0) = ωz z0 ; V(O∈1/0) = 0 } , soit en colonnes dans (x0, y0, z0) : rotations (0, 0, ωz), vitesses (0, 0, 0), avec ici ωz = θ̇.
Question 1-5 — Torseur des actions transmissibles
{T(0→1)}O = { X x0 + Y y0 + Z z0 ; L x0 + M y0 + 0 z0 } : résultante quelconque, moment nul autour de l'axe de rotation (liaison parfaite). Il est « dual » du torseur cinématique : P = R·V(O) + MO·Ω = 0.
Question 1-6 — Schéma cinématique spatial
Sur le trièdre du DR2, on dessine l'axe (O, z0) puis le symbole normalisé de la pivot : un cylindre (fût) d'axe z0 lié à (0) (relié au bâti hachuré), traversé par un arbre d'axe z0 lié à (1) et portant deux épaulements (traits perpendiculaires à l'axe) de part et d'autre du cylindre, qui interdisent la translation le long de z0. Chaque solide est repéré (0) et (1).
Question 1-7 — Vitesse de A
V(A∈1/0) = V(O∈1/0) + Ω(1/0) ∧ OA = θ̇ z0 ∧ L x1 = L θ̇ y1.
Norme L|θ̇|, direction perpendiculaire à (OA) en A.
Question 1-8 — Tracé de V(A∈1/0)
Échelle 0,01 m/s → 20 mm : 0,03 m/s → 60 mm. On trace en A un vecteur de 60 mm perpendiculaire à (OA), dans le sens de y1 (vers la droite et vers le haut sur le DR2) pour θ̇ > 0 (θ croissant).
Question 1-9 — Vitesse de G
(1) est en rotation autour de O : les vitesses sont perpendiculaires aux rayons et proportionnelles à la distance à O (triangle des vitesses construit sur O, extrémité de V(A)). Sur le DR2, G est sensiblement au milieu de OA (OG ≈ OA/2 mesuré), donc :
‖V(G∈1/0)‖ = (OG/OA) × 0,03 ≈ 0,015 m/s, soit une flèche d'environ 30 mm perpendiculaire à (OA) en G, de même sens que V(A).
Question 1-10 — Centre d'inertie de la pièce (1)
m = mD + mP. Le disque a son centre en O ; la plaque, accolée au disque, a son centre C tel que OC = (R + l/2) x1. Par barycentre :
XG = mP (R + l/2) / (mD + mP) ; YG = 0 et ZG = 0 (plans de symétrie (O, x1, z0) et (O, x1, y1), disque et plaque supposés de même plan moyen).
Question 1-11 — Matrice d'inertie en O (théorème de Huygens)
Théorème de Huygens généralisé : I(O,1) = I(G,1) + I(O, G affecté de la masse m), avec OG = XG x1. Le terme de transport vaut m(YG² + ZG²) = 0 sur x1, m XG² sur y1 et z0, et les produits de transport sont nuls (YG = ZG = 0). Dans (x1, y1, z0) :
| A1 | 0 | 0 |
| 0 | B1 + m XG² | 0 |
| 0 | 0 | C1 + m XG² |
2 — Structure du mécanisme de déplacement de la tête
Question 2-1 — Liaison équivalente aux liaisons en E et F
Chacune des deux liaisons est une pivot glissant d'axe parallèle à x0 (en E et en F, avec EF = d z0). Torseurs transmissibles (composantes sur x0, y0, z0) :
- {TE}E = { (0, YE, ZE) ; (0, ME, NE) }
- {TF}F = { (0, YF, ZF) ; (0, MF, NF) }
Transport en E : ME(TF) = MF + EF ∧ RF = (0, MF, NF) + d z0 ∧ (YF y0 + ZF z0) = (−d YF, MF, NF).
Somme en E : { (0, YE+YF, ZE+ZF) ; (−d YF, ME+MF, NE+NF) }, de la forme { (0, Y, Z) ; (L, M, N) } : seule la composante de résultante sur x0 est nulle.
La liaison équivalente est une glissière de direction x0.
Question 2-2 — Degré d'hyperstatisme
Méthode statique : Ns = 4 + 4 = 8 inconnues ; une seule pièce isolée → 6 équations ; mobilité m = 1 (translation selon x0). rs = 6 − m = 5 équations utiles, d'où h = Ns − rs = 8 − 5 = 3.
Vérification cinématique : Ic = 2 + 2 = 4, un cycle (Ec = 6), h = m − Ic + Ec = 1 − 4 + 6 = 3. Les inconnues indéterminées sont ZE/ZF, ME/MF et NE/NF.
Question 2-3 — Conséquences
h = 3 impose des conditions géométriques à respecter à la fabrication et au montage : parallélisme des deux axes (deux conditions angulaires, autour de y0 et de z0) et respect de l'entraxe d (une condition de position). Sinon : montage difficile ou impossible, efforts parasites, coincement (arc-boutement), usure rapide. Il faut donc des tolérances serrées (coût plus élevé) ou un réglage au montage ; en contrepartie la liaison est plus rigide. Pour la rendre isostatique on remplacerait l'une des pivots glissants par une liaison moins contraignante (par exemple un appui plan ou une linéaire annulaire selon l'orientation).
Question 2-4 — Mouvement de (4) par rapport à (3)
KH = NM et KN = HM : le quadrilatère KHMN est un parallélogramme déformable. Le côté NM (pièce 4) reste parallèle à KH (pièce 3). Le mouvement de (4)/(3) est donc une translation circulaire : chaque point de (4) décrit un cercle de rayon KN = HM (N décrit un cercle de centre K).
Question 2-5
Translation ⇒ Ω(4/3) = 0. La tête d'impression conserve son orientation par rapport au chariot quel que soit θ.
3 — Choix des actionneurs
Base : z3 = cosθ z0 + sinθ x0 et x3 = cosθ x0 − sinθ z0 (rotation θ autour de y0), OC = y y0 + x x0 + h z0.
Question 3-1
C est sur l'axe de la pivot 2/3 : V(C∈3/R0) = V(C∈2/R0) = ẋ x0 + ẏ y0 (h constant).
Question 3-2
V(G3∈3/R0) = V(C) + θ̇ y0 ∧ a z3, et y0 ∧ z3 = x3 :
V(G3∈3/R0) = ẋ x0 + ẏ y0 + a θ̇ x3
Question 3-3 — Résultante dynamique de E1 = {2, 3} sur x0
a(G2) = ẍ x0 + ÿ y0 ; a(G3) = ẍ x0 + ÿ y0 + a θ̈ x3 − a θ̇² z3 (car dx3/dt = θ̇ y0 ∧ x3 = −θ̇ z3). Avec x0·x3 = cosθ et x0·z3 = sinθ :
x0·RD(E1/R0) = (m2 + m3) ẍ + m3 a (θ̈ cosθ − θ̇² sinθ)
Question 3-4 — Résultante dynamique de E = {1, 2, 3} sur y0
Les trois accélérations ont la même composante ÿ sur y0 (x3 et z3 sont orthogonaux à y0) :
y0·RD(E/R0) = (m1 + m2 + m3) ÿ
Question 3-5 — Moment cinétique en C
C n'est ni fixe ni centre d'inertie : σ(C,3/R0) = I(C,3)·Ω(3/R0) + m3 CG3 ∧ V(C∈3/R0).
- I(C,3)·θ̇ y0 = B3 θ̇ y0 ;
- a z3 ∧ (ẋ x0 + ẏ y0) = a ẋ cosθ y0 − a ẏ x3 (car z3 ∧ x0 = cosθ y0 et z3 ∧ y0 = −x3).
σ(C,3/R0) = (B3 θ̇ + m3 a ẋ cosθ) y0 − m3 a ẏ x3
Question 3-6 — Moment dynamique en C sur y0
δ(C) = dσ(C)/dt + m3 V(C) ∧ V(G3).
- y0·dσ/dt = B3 θ̈ + m3 a (ẍ cosθ − ẋ θ̇ sinθ) (le terme en x3 donne une dérivée selon x3 et z3, sans composante sur y0) ;
- V(C) ∧ V(G3) = a θ̇ (ẋ x0 ∧ x3 + ẏ y0 ∧ x3) = a θ̇ (ẋ sinθ y0 − ẏ z3) → sur y0 : m3 a ẋ θ̇ sinθ.
y0·δ(C,3/R0) = B3 θ̈ + m3 a ẍ cosθ
(Vérification directe : δ(C) = I(C)·θ̈ y0 + m3 CG3 ∧ a(C), et a z3 ∧ ẍ x0 donne a ẍ cosθ y0.)
Question 3-7 — TRD sur E = {1, 2, 3} selon y0
Actions extérieures : glissière 0/1 parfaite (pas de composante sur y0), actionneur F01 y0, frottement −μ01 ẏ y0, pesanteur selon z0 (projection nulle) :
(m1 + m2 + m3) ÿ = F01 − μ01 ẏ
Question 3-8 — TRD sur E1 = {2, 3} selon x0
Actions extérieures : glissière 1/2 parfaite (rien sur x0), F12 x0, −μ12 ẋ x0, pesanteur selon z0 :
(m2 + m3) ẍ + m3 a (θ̈ cosθ − θ̇² sinθ) = F12 − μ12 ẋ
Question 3-9 — TMD sur (3) en C selon y0
Pivot 2/3 parfaite (moment nul sur y0), couple C23, frottement −μ23 θ̇, pesanteur : CG3 ∧ m3 g z0 = m3 g a (z3 ∧ z0) = −m3 g a sinθ y0.
B3 θ̈ + m3 a ẍ cosθ = C23 − μ23 θ̇ − m3 g a sinθ
Ces trois équations donnent les efforts F01, F12 et le couple C23 à fournir pour une loi de mouvement imposée : c'est la base du choix des actionneurs.
4 — Entraînement de la pompe péristaltique
Question 4-1 — Rapport K par Willis
Train simple : planétaire (10), satellite (11), couronne (0) fixe, porte-satellite (13). Un contact extérieur (10/11) et un contact intérieur (11/0) : raison λ = −Z10/Z0.
(ω0 − ω13)/(ω10 − ω13) = −Z10/Z0, avec ω0 = 0 : ω13(1 + Z10/Z0) = (Z10/Z0) ω10.
K = ωb/ωm = Z10/(Z10 + Z0) = 34/102 = 1/3 ≈ 0,333
Question 4-2 — Nombre de dents du satellite
Condition de coaxialité (même module) : r0 = r10 + 2 r11 ⇒ Z0 = Z10 + 2 Z11 ⇒ Z11 = (68 − 34)/2 = 17 dents.
Question 4-3 — Couple Cb
Rendement unitaire, régime établi : Cm ωm = Cb ωb ⇒ Cb = Cm/K (couple multiplié par 3).
Question 4-4 — Pression dans le tuyau
Fb = Cb/Rb = Cm/(K Rb) et P = Fb/S, d'où P = Cm / (K · Rb · S).
Question 4-5 — Exigence 1.2.1
P = 20 / (0,3 × 0,35 × 7 000·10−6) = 20 / 7,35·10−4 ≈ 27 200 Pa ≈ 0,27 bar.
L'exigence 1.2.1 demande une pression d'alimentation de la tête ≥ 0,2 bar : 0,27 ≥ 0,2, l'exigence est respectée. (Avec la valeur exacte K = 1/3 trouvée en 4-1 : P ≈ 24 500 Pa ≈ 0,245 bar, conclusion identique.)
5 — Déformation du portique
Question 5-1
Charge totale q0 L au milieu ; symétrie : FA = FB = q0 L / 2.
Question 5-2 — Torseur de cohésion (0 ≤ x ≤ L)
À gauche de la section : FA en A et la charge répartie −q0 x (résultante appliquée à x/2).
Ty(x) = −(FA − q0 x) = q0 (x − L/2)
Mfz(x) = FA x − q0 x²/2 = q0 x (L − x)/2
Question 5-3 — Diagrammes et moment maximal
- Ty : droite de −q0L/2 (en A) à +q0L/2 (en B), nulle au milieu.
- Mfz : parabole nulle en A et B, maximale au milieu (là où Ty = 0, puisque dMfz/dx = −Ty).
|Mfz|max = q0 L² / 8 en x = L/2.
Question 5-4 — Contrainte normale maximale
σmax = |Mfz|max · (a/2) / (a⁴/12) = 6 |Mfz|max / a³ ⇒ σmax = 3 q0 L² / (4 a³).
Question 5-5 — Côté minimal
σmax ≤ σe/s ⇒ a ≥ ( 3 s q0 L² / (4 σe) )1/3.
Question 5-6 — Déformée
a) Appuis simples : y(0) = 0 et y(L) = 0.
b) E IGz y'' = q0(L x − x²)/2. Intégrations successives : E IGz y' = q0(L x²/4 − x³/6) + C1 ; E IGz y = q0(L x³/12 − x⁴/24) + C1 x + C2. y(0) = 0 ⇒ C2 = 0 ; y(L) = 0 ⇒ C1 = −q0 L³/24.
y(x) = − q0 x (L³ − 2 L x² + x³) / (24 E IGz) (négative : la poutre fléchit vers le bas).
c) Par symétrie, y' = 0 en x = L/2 : y(L/2) = −(q0 L/2)(L³ − L³/2 + L³/8)/(24 E IGz) = −(q0 L/2)(5L³/8)/(24 E IGz), soit
|y|max = 5 q0 L⁴ / (384 E IGz).
💡 L'énoncé imprime 5 q L³ / (384 E I) : la formule n'est homogène qu'en L⁴ si q est une charge linéique (N/m). Avec L³, il faudrait que q désigne la charge totale q0 L. Signalez-le sur la copie, comme le permet le « Nota » de la page de garde.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1796/نموذج-المباراة-الوطنية-المشتركة-CNC-2019-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
