
نموذج المباراة الوطنية المشتركة CNC 2013: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1790/نموذج-المباراة-الوطنية-المشتركة-CNC-2013-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2013)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- التكنولوجيا والعلوم الصناعية - الهندسة الميكانيكية
- الدورة
- 2013
- عدد الصفحات
- 13
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CNC SESSION 2013
Filière TSI
Epreuve de Génie Mécanique
Temps conseillé : 3 heures
Aucun document n’est autorisé
Calculatrice autorisée
L'épreuve de génie mécanique comporte :
- le texte de l’épreuve (pages numérotées de 1/7 à 7/7)
- 3 documents techniques (pages numérotées de 1/3 à 3/3)
- 2 documents réponses (pages numérotées 1/2 et 2/2)
Le sujet de l’épreuve GM se compose des parties suivantes :
Présentation
A- Etude du mouflage du câble.
B- Etude du balancement de la charge.
C- Etude du frein à mâchoire.
D- Etude de la résistance des axes des galets.
E- Description fonctionnelle.
Les parties (A, B, C, D et E) sont indépendantes.
Le candidat devra composer et rendre obligatoirement, (même vides) :
- le cahier des réponses réservé à l'épreuve
- les deux documents réponses.
Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d’énoncé, il le signalera sur sa copie et
devra poursuivre sa composition en expliquant les raisons des initiatives qu’il a été amené à prendre.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière TSI Génie Mécanique 2013
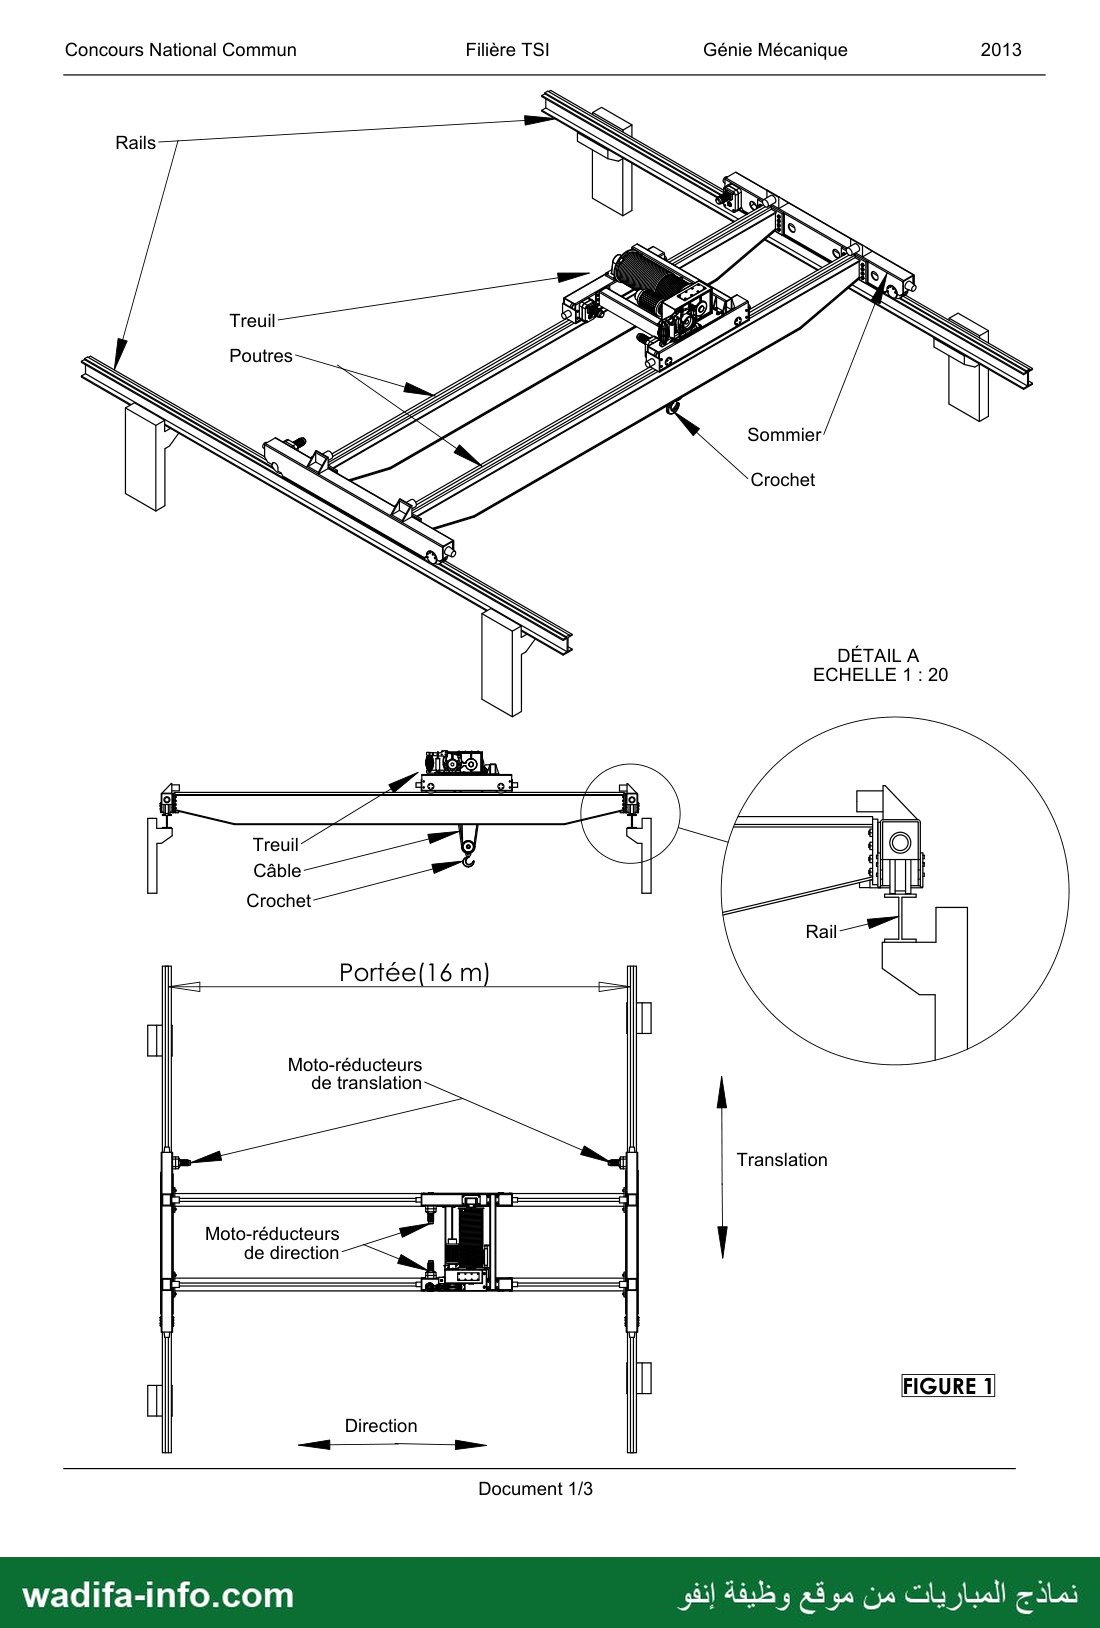
PONT ROULANT BIPOUTRE
Présentation :
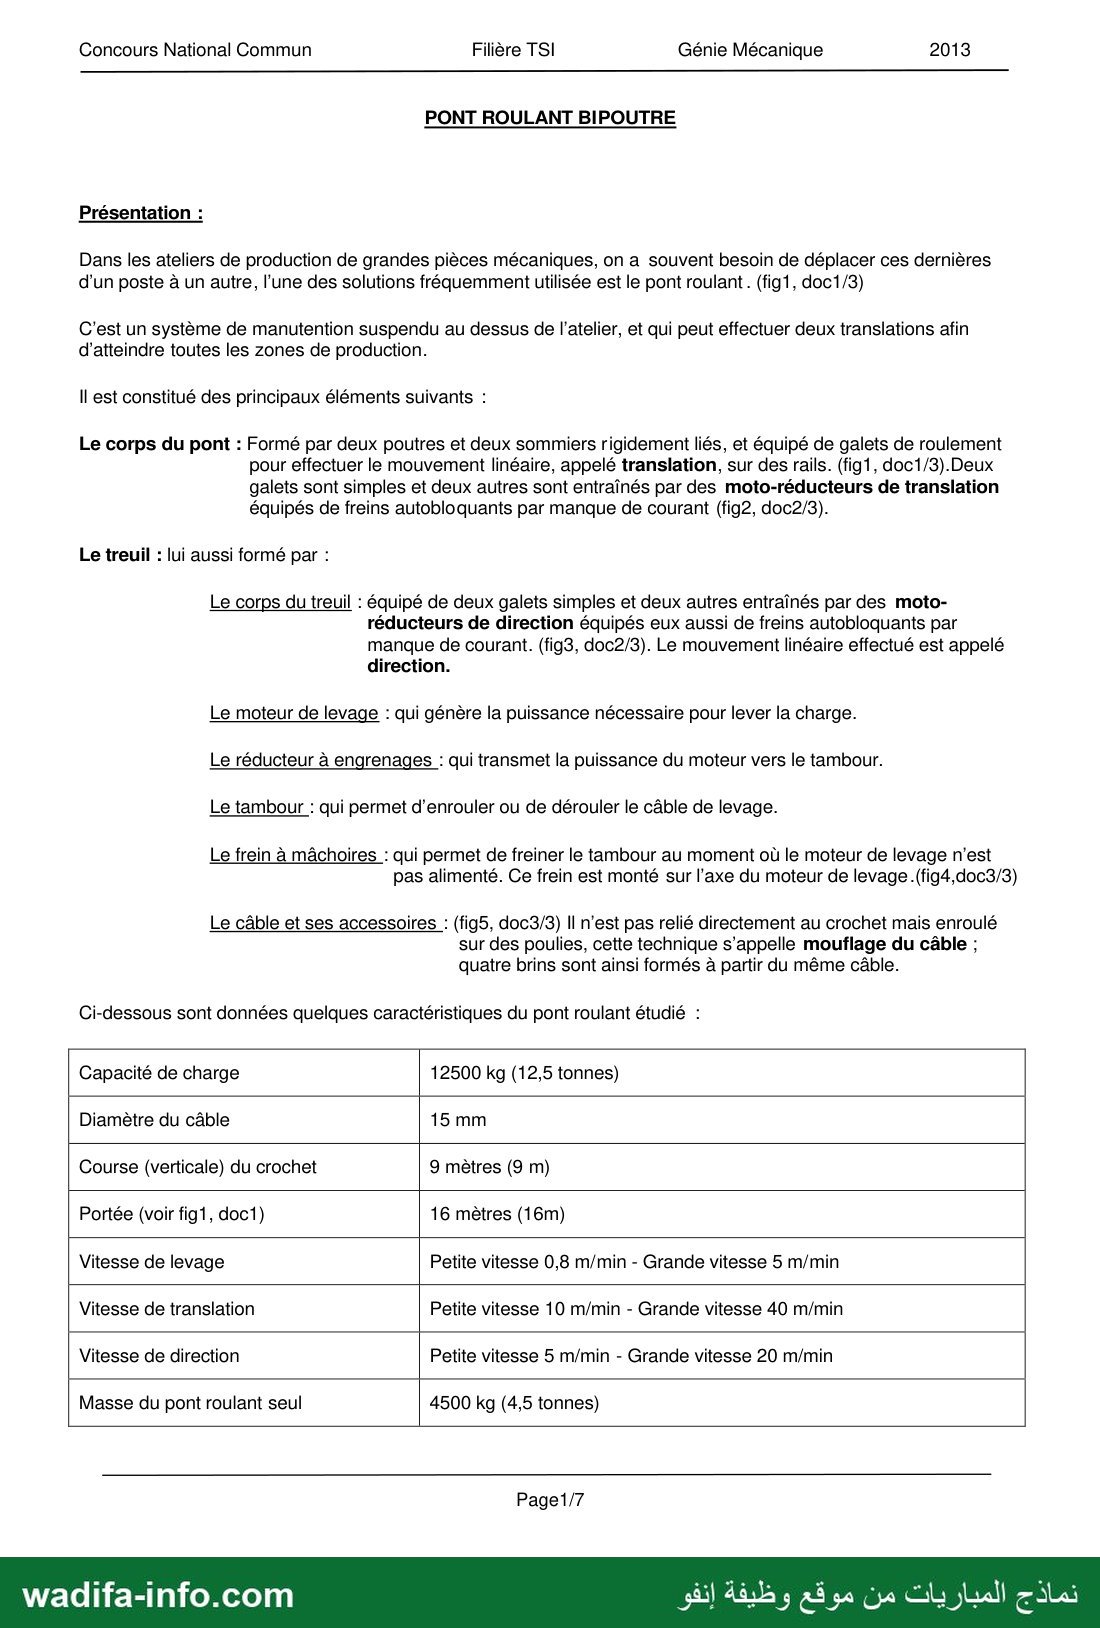
Dans les ateliers de production de grandes pièces mécaniques, on a souvent besoin de déplacer ces dernières
d’un poste à un autre, l’une des solutions fréquemment utilisée est le pont roulant. (fig1, doc1/3)
C’est un système de manutention suspendu au dessus de l'atelier, et qui peut effectuer deux translations afin
d’atteindre toutes les zones de production.
Il est constitué des principaux éléments suivants :
Le corps du pont : Formé par deux poutres et deux sommiers rigidement liés, et équipé de galets de roulement
pour effectuer le mouvement linéaire, appelé translation, sur des rails. (fig1, doc1/3).Deux
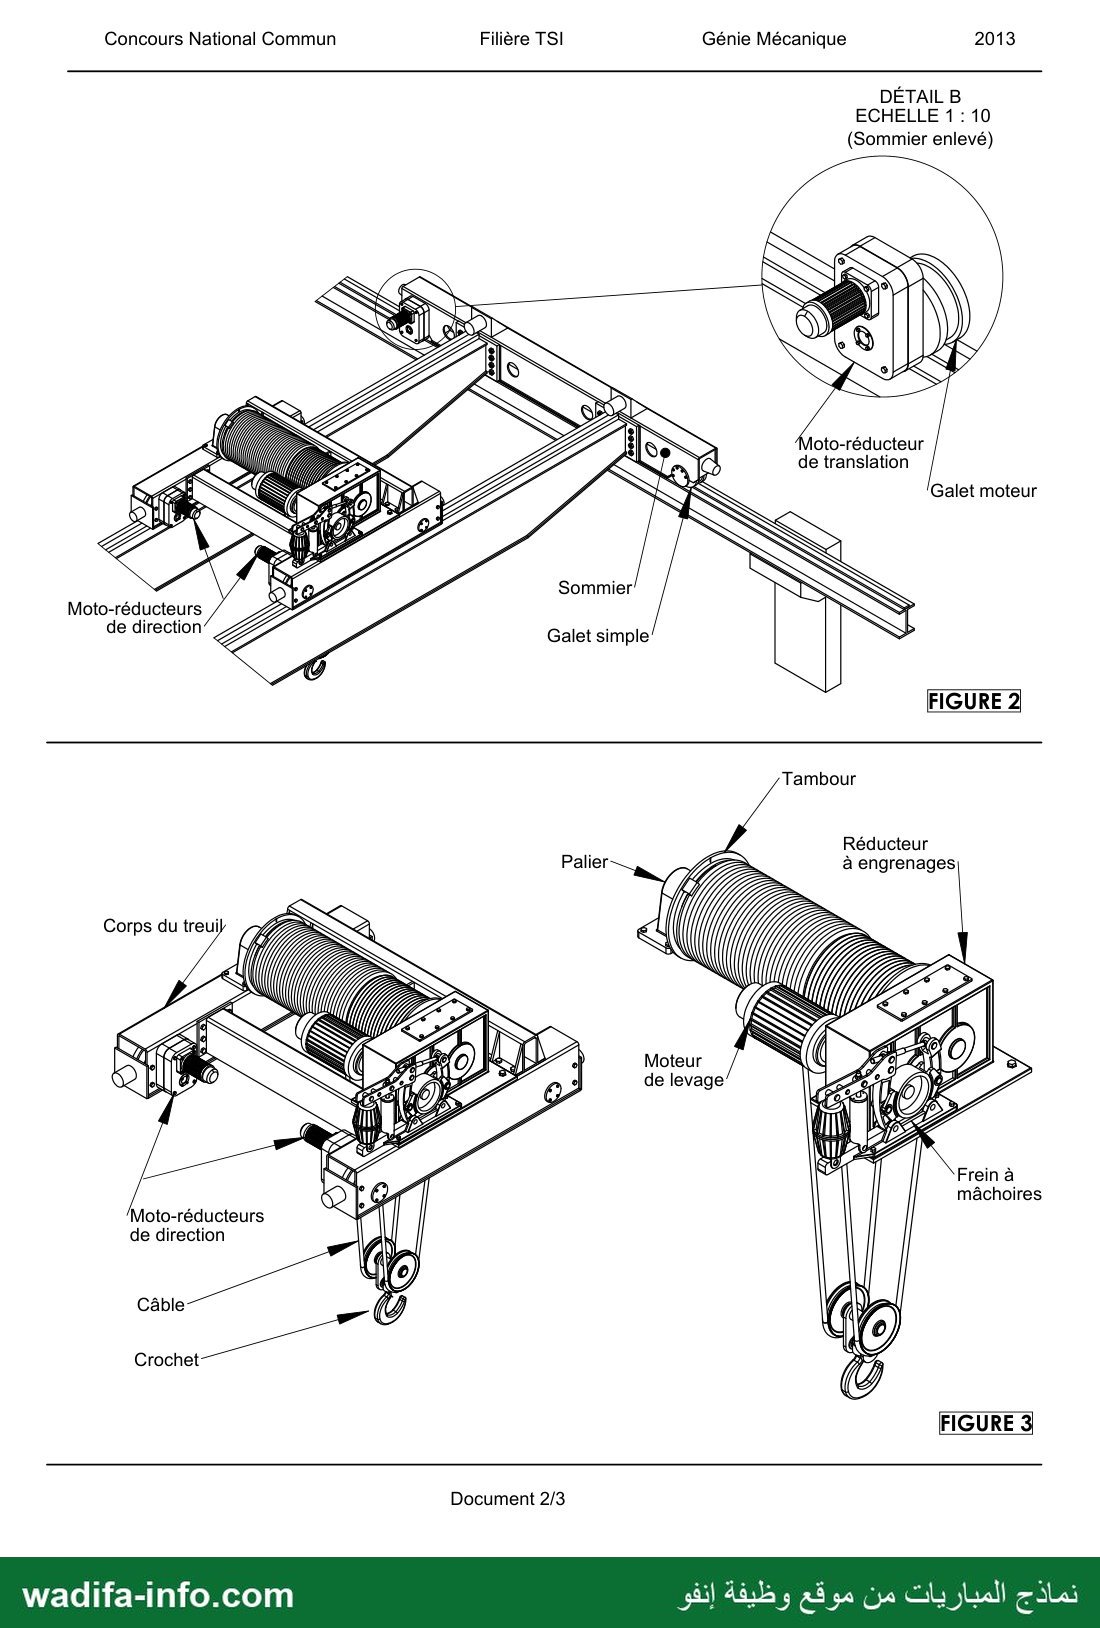
galets sont simples et deux autres sont entraînés par des moto-réducteurs de translation
équipés de freins autobloquants par manque de courant (fig2, doc2/3).
Le treuil : lui aussi formé par :
Le corps du treuil : équipé de deux galets simples et deux autres entraînés par des moto-
réducteurs de direction équipés eux aussi de freins autobloquants par
manque de courant. (fig3, doc2/3). Le mouvement linéaire effectué est appelé
direction.
Le moteur de levage : qui génère la puissance nécessaire pour lever la charge.
Le réducteur à engrenages : qui transmet la puissance du moteur vers le tambour.
Le tambour : qui permet d’enrouler ou de dérouler le câble de levage.
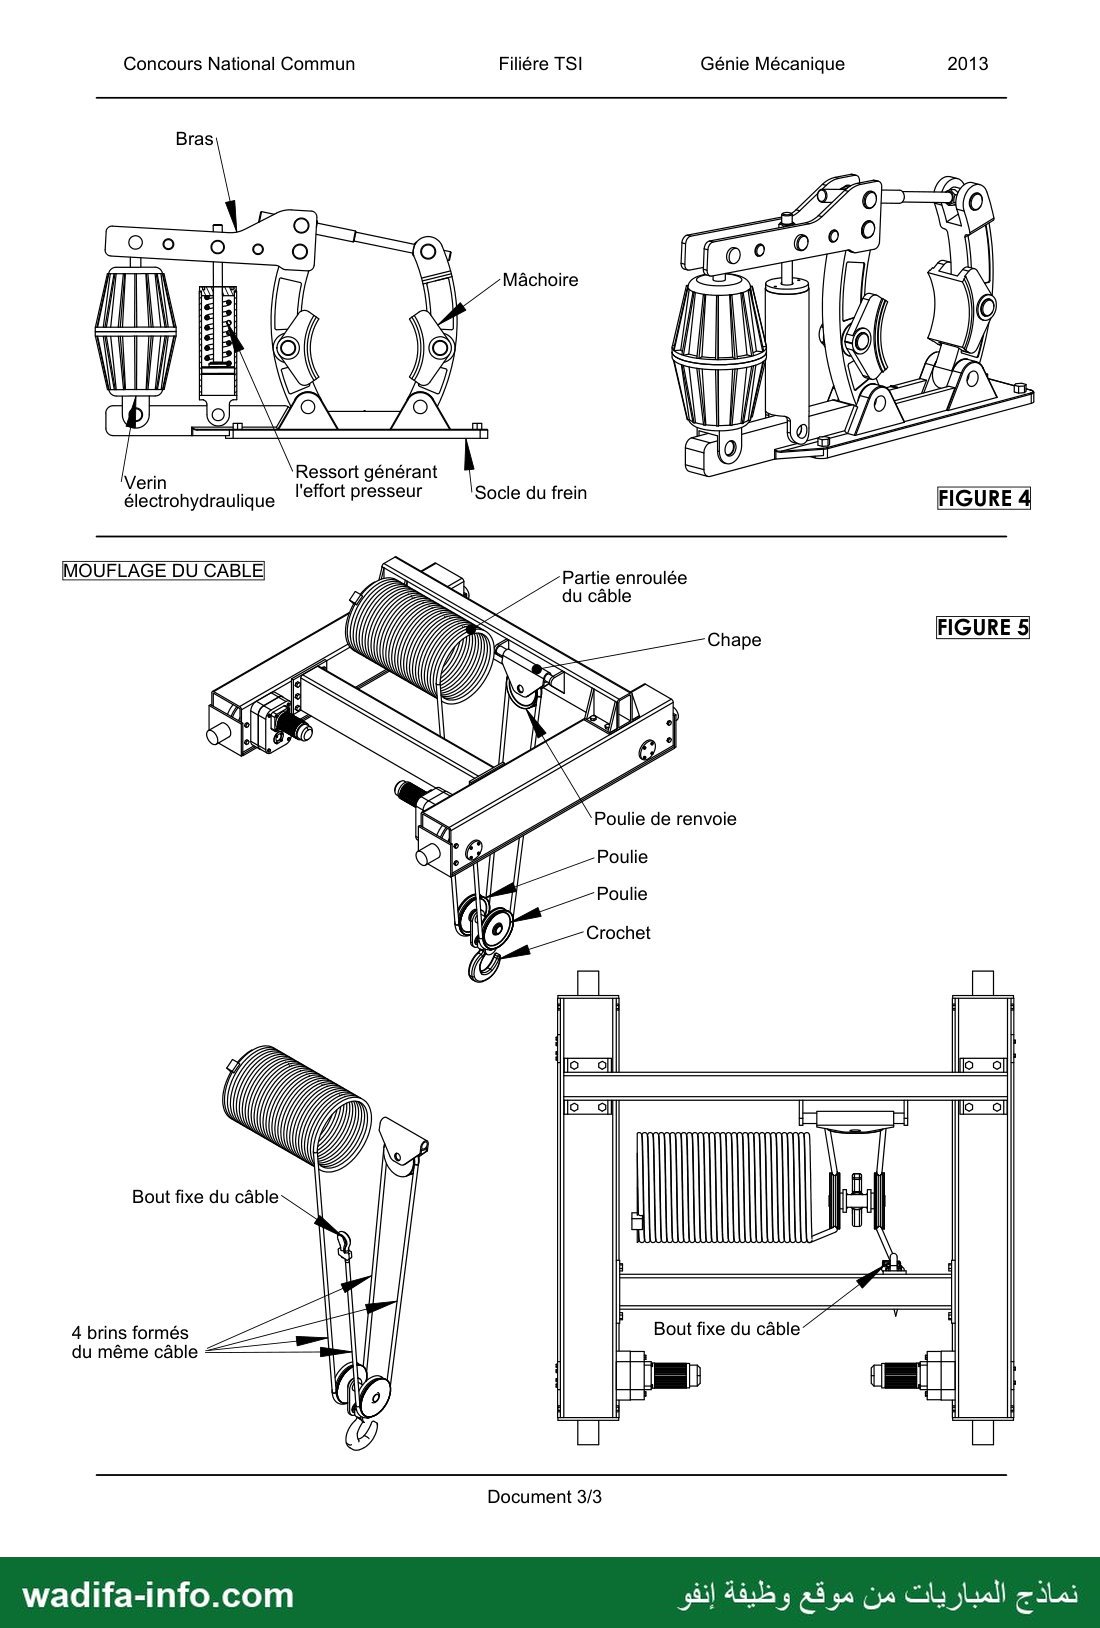
Le frein à mâchoires : qui permet de freiner le tambour au moment où le moteur de levage n’est
pas alimenté. Ce frein est monté sur l'axe du moteur de levage .(fig4,doc3/3)
Le câble et ses accessoires : (fig5, doc3/3) Il n'est pas relié directement au crochet mais enroulé
sur des poulies, cette technique s'appelle mouflage du câble ;
quatre brins sont ainsi formés à partir du même câble.
Ci-dessous sont données quelques caractéristiques du pont roulant étudié :
Capacité de charge 12500 kg (12,5 tonnes)
Diamètre du câble 15 mm
Course (verticale) du crochet 9 mètres (9 m)
Portée (voir fig1, doc1) 16 mètres (16m)
Vitesse de levage Petite vitesse 0,8 m/min - Grande vitesse 5 m/min
Vitesse de translation Petite vitesse 10 m/min - Grande vitesse 40 m/min
Vitesse de direction Petite vitesse 5 m/min - Grande vitesse 20 m/min
Masse du pont roulant seul 4500 kg (4,5 tonnes)
Page1/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière TSI Génie Mécanique 2013
A- Etude du mouflage du câble :
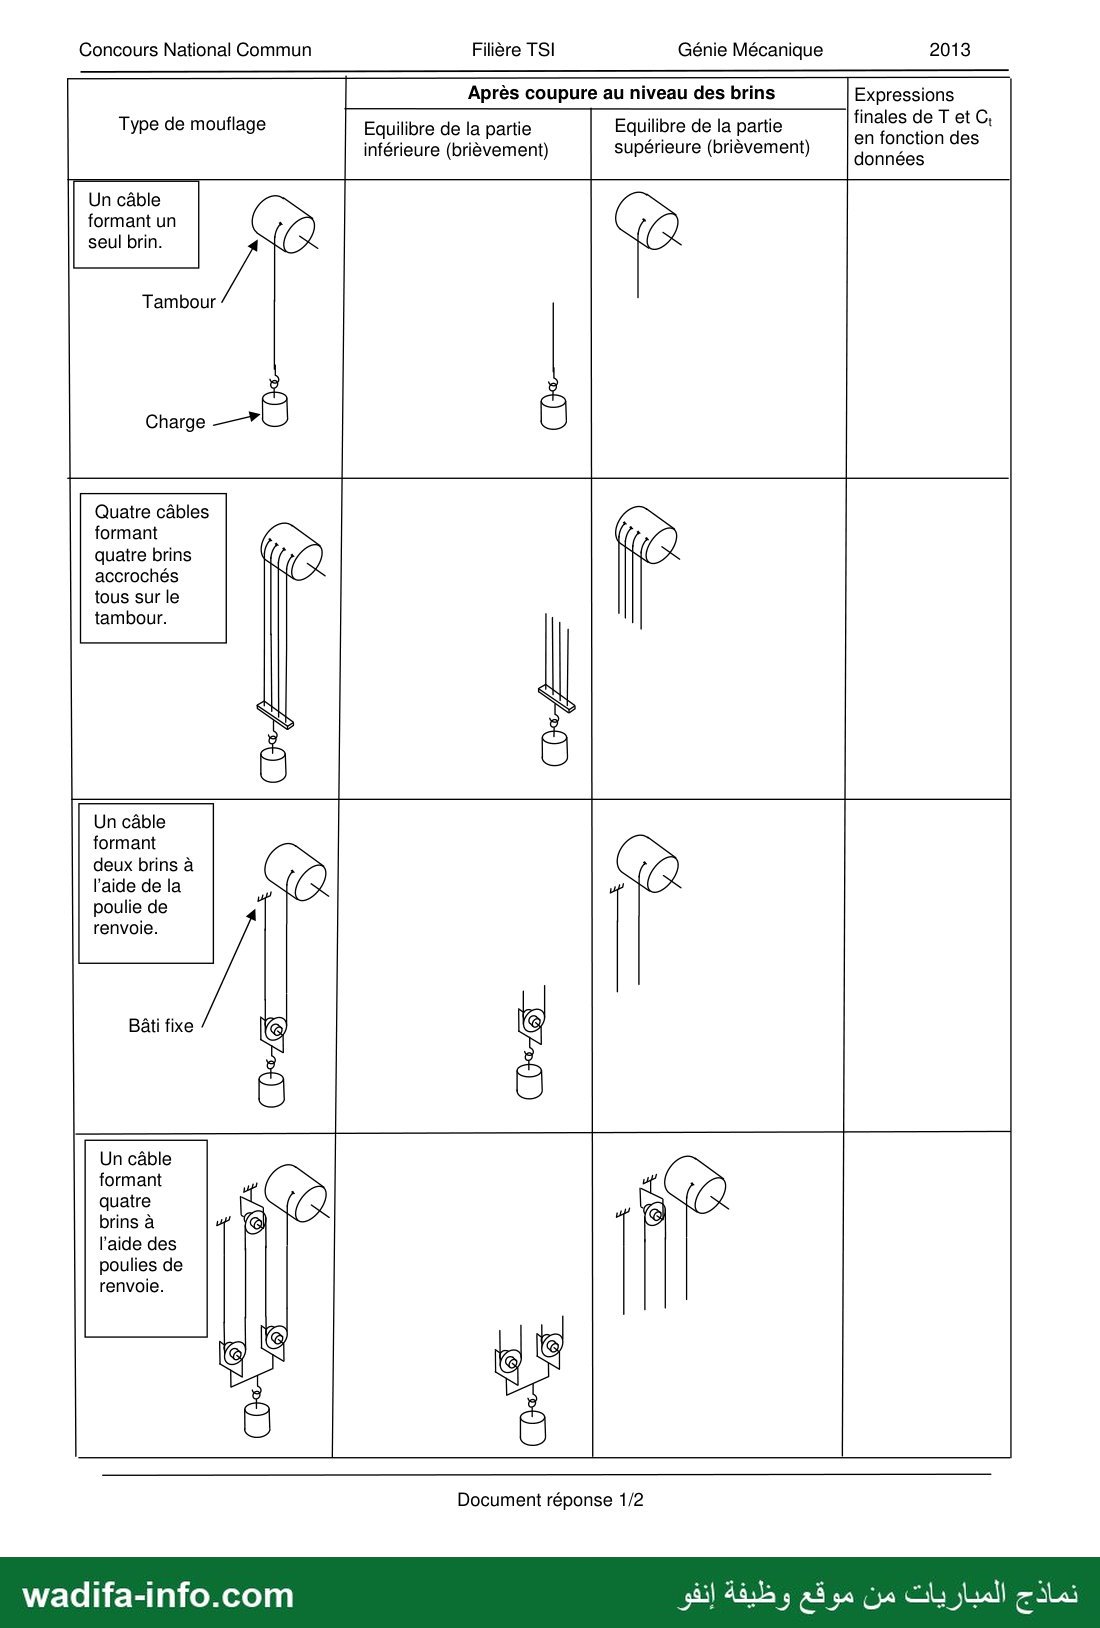
Question A1 : (voir document réponse 1/2) :
Hypothèses : - Les poids du câble et du crochet sont négligés.
- Les brins sont tous de direction verticale.
- L'effort de traction que subit un brin est noté T (Tension du brin).
- Le couple appliqué sur le tambour pour soulever la charge est noté Ct.
- lorsque le nombre de brins est supérieur à 1, les tensions exercées sur chacun d’eux sont
identiques.
Données : - Rayon du tambour noté ٠
- Poids de la charge noté P.
Sur le tableau du document réponse 1/2 :
- Tracer, pour chaque cas, le couple C,, le poids © et les tensions ٠
- Déterminer les expressions de T et C, pour chaque cas.
Question A2 : Quel est le cas qui répond à l'objectif suivant :( minimiser la tension 1 pour minimiser le diamètre du
câble et minimiser le couple nécessaire, qu'il faut appliquer sur le tambour, pour soulever la charge).
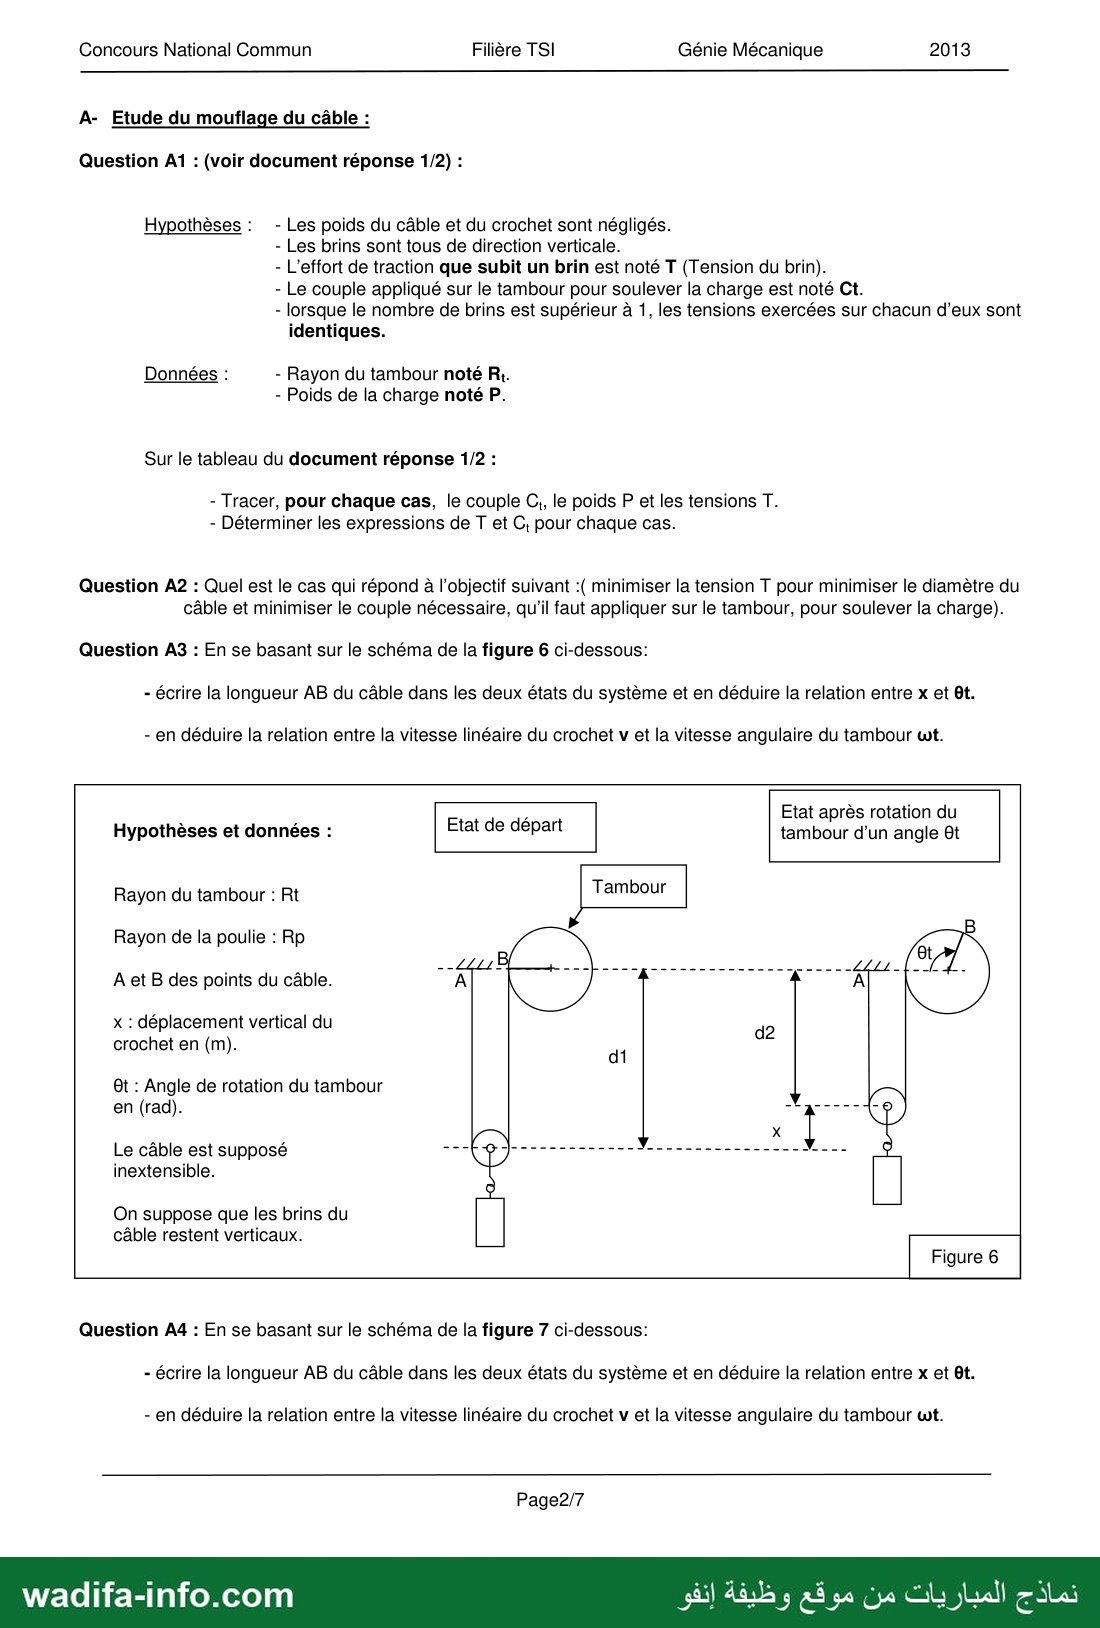
Question A3 : En se basant sur le schéma de la figure 6 ci-dessous:
- écrire la longueur AB du câble dans les deux états du système et en déduire la relation entre x et 6t.
- en déduire la relation entre la vitesse linéaire du crochet v et la vitesse angulaire du tambour wt.
; Etat après rotation du
Hypothèses et données : Etat de départ tambour d’un angle Gt
Rayon du tambour : Rt
Rayon de la poulie : Rp
A et B des points du câble.
x : déplacement vertical du
crochet en (m).
91 : Angle de rotation du tambour
en (rad).
Le câble est supposé
inextensible.
On suppose que les brins du
câble restent verticaux.
Figure 6
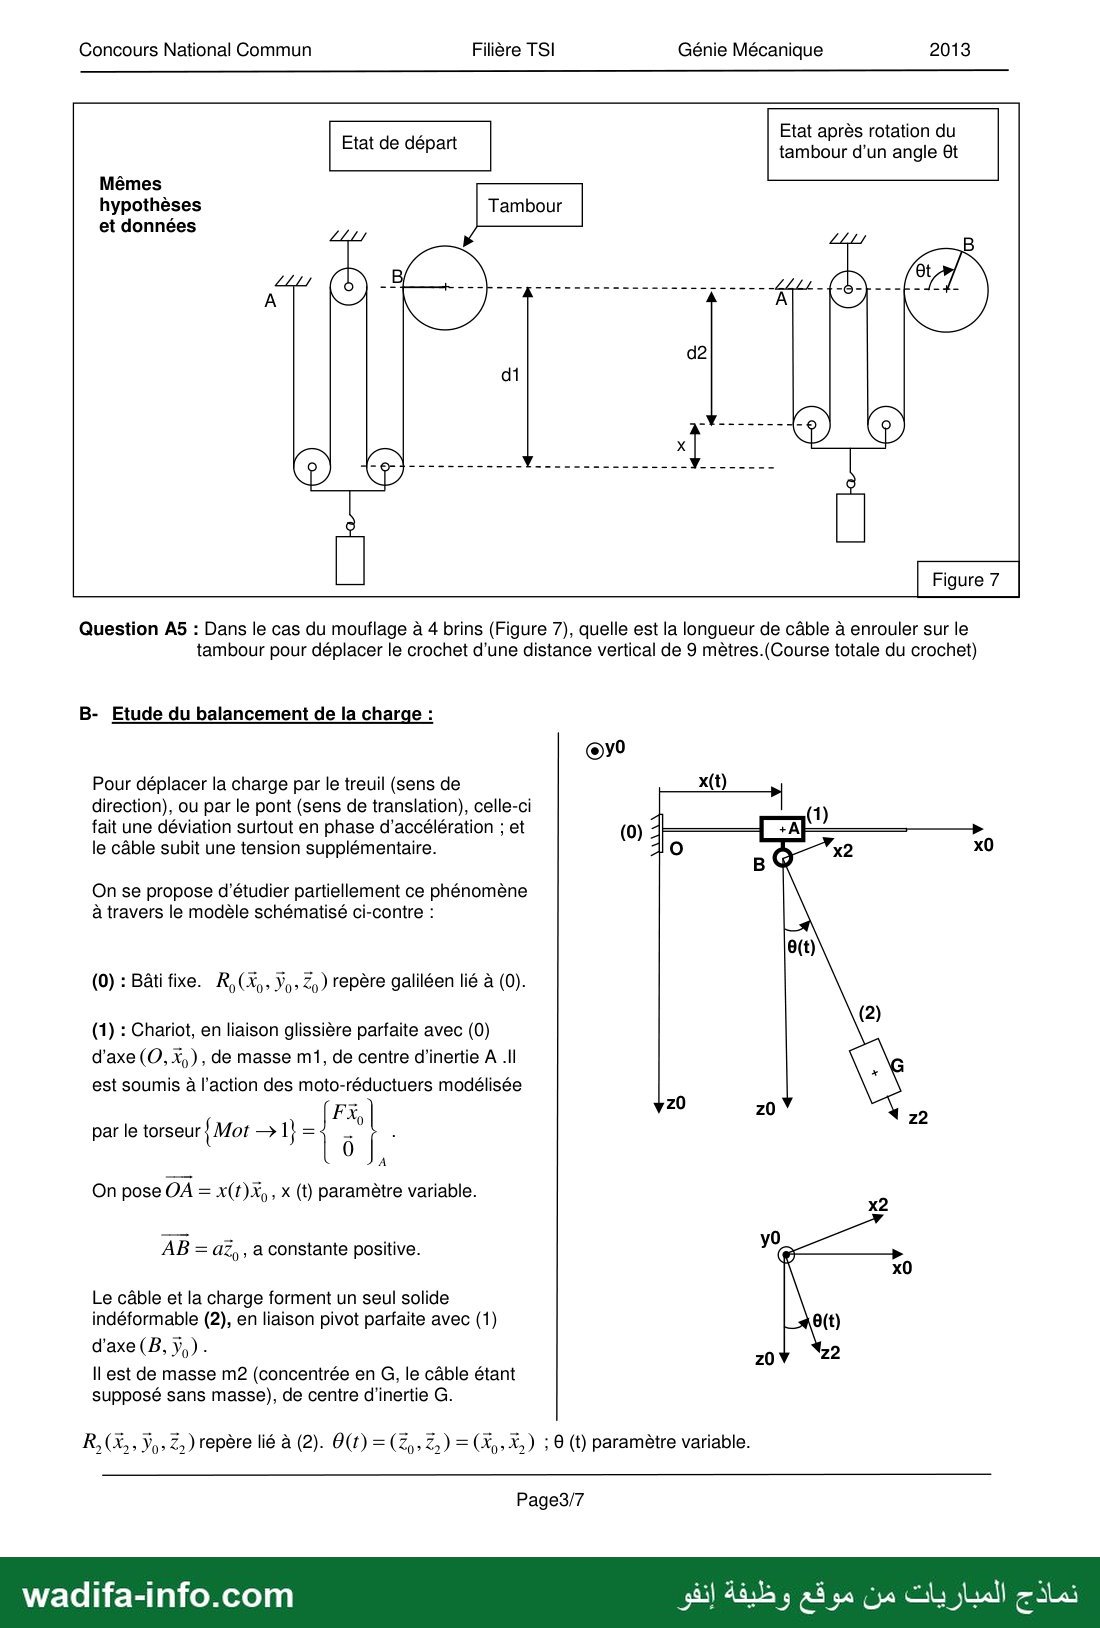
Question A4 : En se basant sur le schéma de la figure 7 ci-dessous:
- écrire la longueur AB du câble dans les deux états du système et en déduire la relation entre x et 6t.
- en déduire la relation entre la vitesse linéaire du crochet v et la vitesse angulaire du tambour wt.
Page2/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière TSI Génie Mécanique 2013
7 Etat après rotation du
Etat de départ tambour d’un angle ©t
Mêmes
et données
Question A5 : Dans le cas du mouflage à 4 brins (Figure 7), quelle est la longueur de câble à enrouler sur le
tambour pour déplacer le crochet d'une distance vertical de 9 mètres.(Course totale du crochet)
B- Etude du balancement de la charge :
Pour déplacer la charge par le treuil (sens de
direction), ou par le pont (sens de translation), celle-ci
fait une déviation surtout en phase d’accélération ; et (0)
le câble subit une tension supplémentaire.
On se propose d'étudier partiellement ce phénomène
à travers le modèle schématisé ci-contre :
(0) : Bâti fixe. R,(X» Yy » Zy) repère galiléen lié à (0).
(1) : Chariot, en liaison glissière parfaite avec (0)
d'axe (0, X ) , de masse m1, de centre d’inertie A .Il
est soumis à l’action des moto-réductuers modélisée
par le torseur { Mot —›1}= 5
On pose OA = x(1)X » x (t) paramètre variable.
x2
Taux z les yo
AB = az, , a constante positive.
x0
Le câble et la charge forment un seul solide
indéformable (2), en liaison pivot parfaite avec (1) 6(t)
d'axe (B, Ya) - 20 2
Il est de masse m2 (concentrée en 6, le câble étant
supposé sans masse), de centre d'inertie G.
R,(à,. رت مورلل ( repère lié à (2). 0(1) = (Z,› Z,) = (› X,) : © (t) paramètre variable.
Page3/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Filière TSI Génie Mécanique 2013
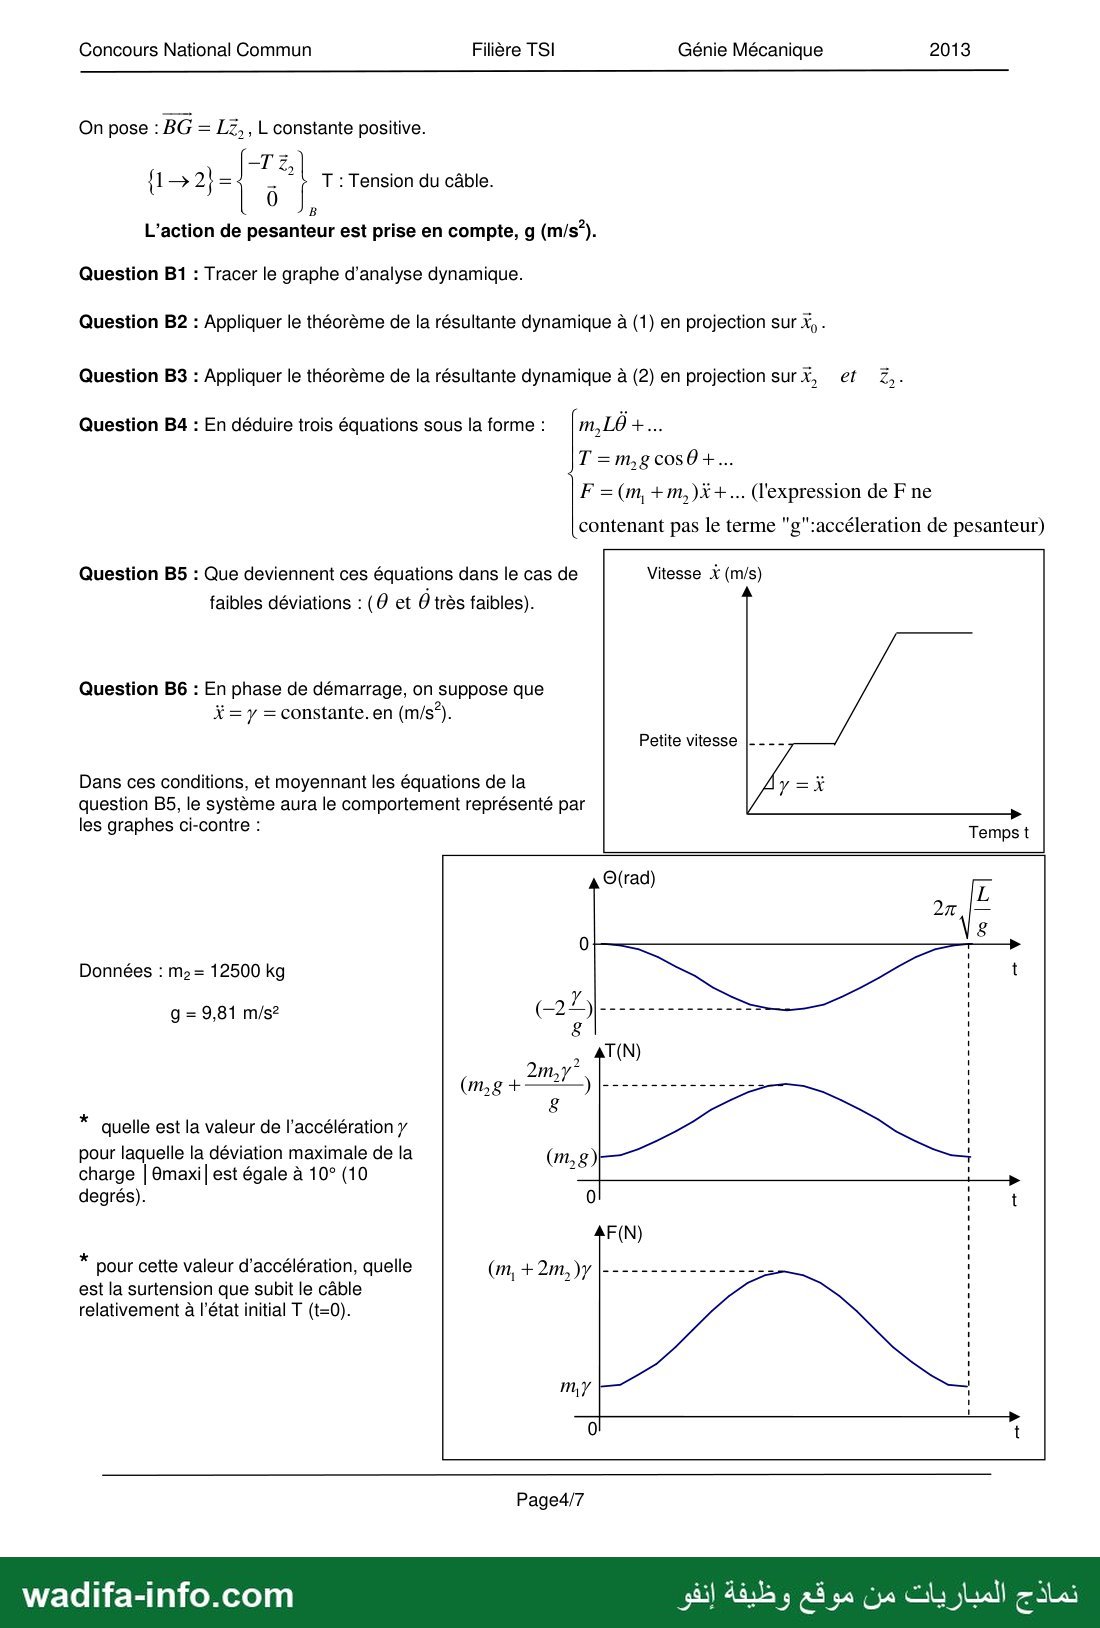
On pose : BG = Lz, , ا constante positive.
T5; : à
11— 2} = à T : Tension du câble.
L'action de pesanteur est prise en compte, و (m/s”).
Question B1 : Tracer le graphe d’analyse dynamique.
Question 82 : Appliquer le théorème de la résultante dynamique à (1) en projection sur X, -
Question B3 : Appliquer le théorème de la résultante dynamique à (2) en projection surx, et Z,.
Question B4 : En déduire trois équations sous la forme : m,Lô مط
1 - 1718 0080+.
F =(m +m,)Ÿ+.. (l'expression de F ne
contenant pas le terme "g":accéleration de pesanteur)
Question B5 : Que deviennent ces équations dans le cas de Vitesse X (m/s)
faibles déviations : (0 et 0 très faibles).
Question B6 : En phase de démarrage, on suppose que
نز = y = constante. en (m/s).
Petite vitesse |--- -
Dans ces conditions, et moyennant les équations de la
question B5, le système aura le comportement représenté par
les graphes ci-contre :
Données : ma= 12500 kg
g = 9,81 m/s?
* quelle est la valeur de l'accélération y
pour laquelle la déviation maximale de la
charge | 6maxi| est égale à 10° (10
degrés).
pour cette valeur d'accélération, quelle (m, +2m,)y
est la surtension que subit le câble :
relativement à l’état initial 1 (t=0).
Page4/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière TSI Génie Mécanique 2013
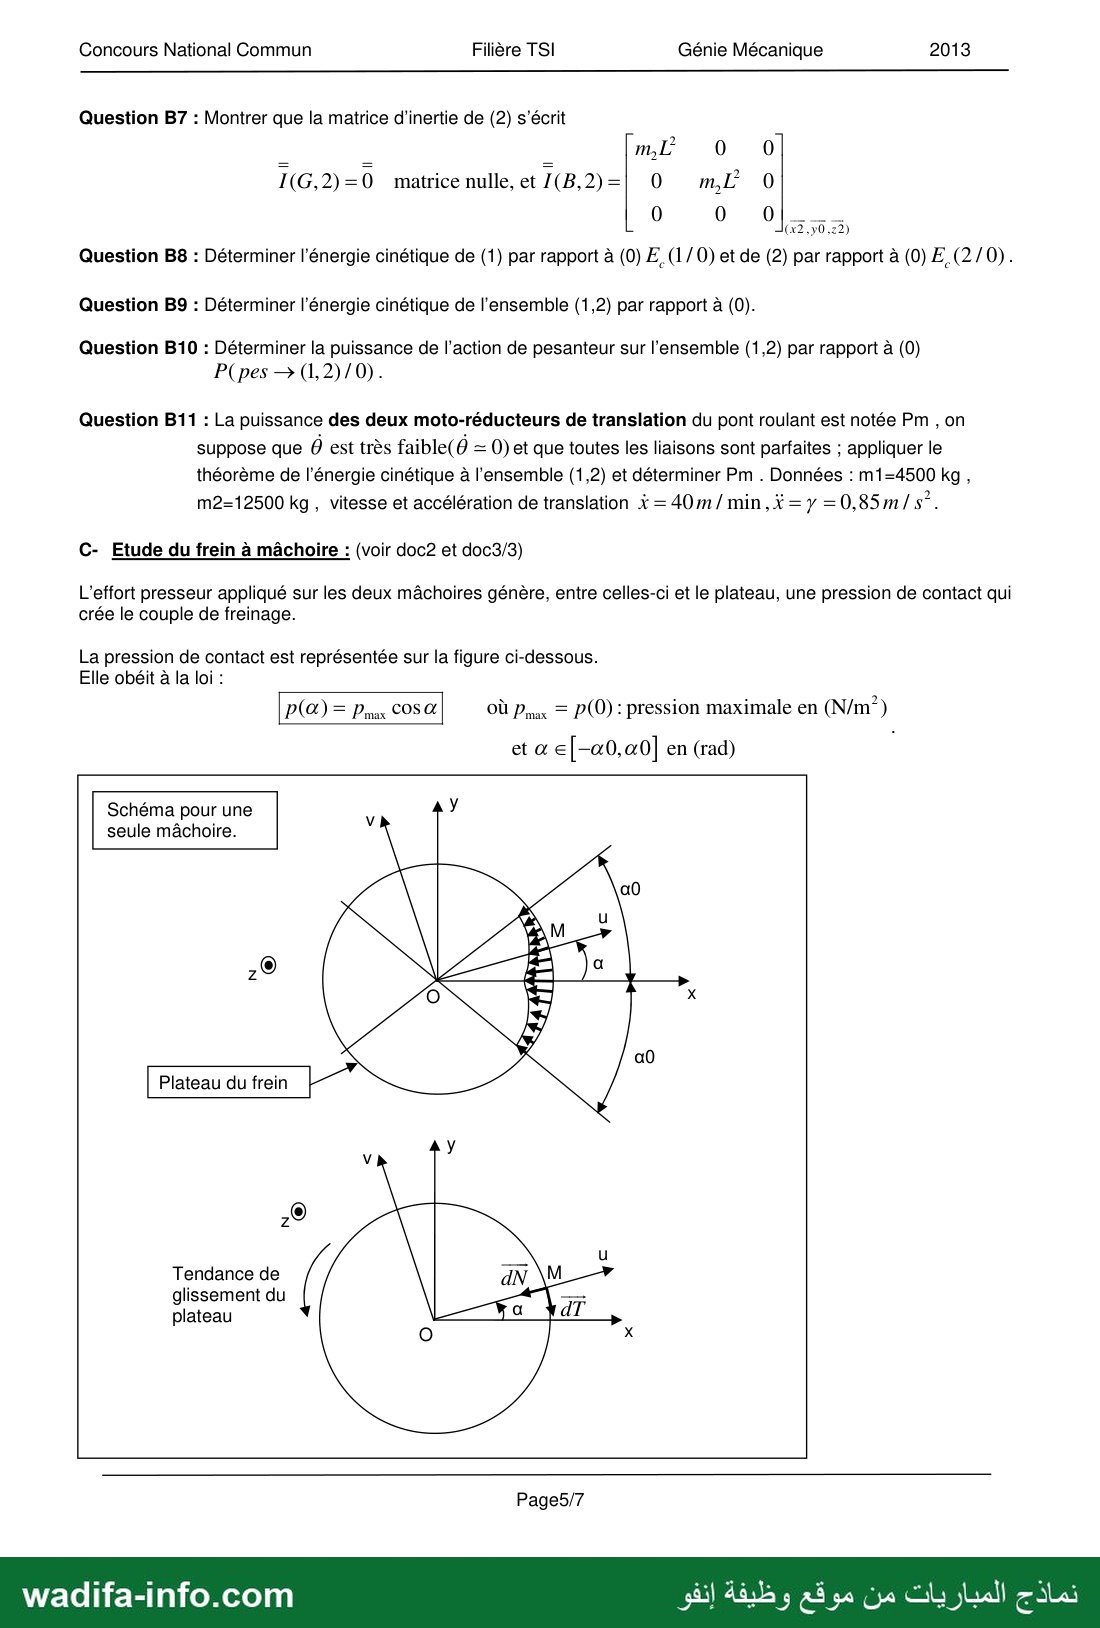
Question 87 : Montrer que la matrice d'inertie de (2) s'écrit
I(G,2)=0 matrice nulle, et /(B,2)=| 0 ml 0
0 0 0
(x 2 y 0. z2)
Question 88 : Déterminer l’énergie cinétique de (1) par rapport à (0) E (1/0) et de (2) par rapport à (0) E (2/0).
Question B9 : Déterminer l’énergie cinétique de l'ensemble (1,2) par rapport à (0).
Question B10 : Déterminer la puissance de l’action de pesanteur sur l’ensemble (1,2) par rapport à (0)
Question B11 : La puissance des deux moto-réducteurs de translation du pont roulant est notée Pm , on
suppose que 6 est très faible(6 = 0) et que toutes les liaisons sont parfaites ; appliquer le
théorème de l'énergie cinétique à l’ensemble (1,2) et déterminer Pm . Données : m1=4500 kg ,
m2=12500 kg , vitesse et accélération de translation x = 40m/ min,Ÿ= y =0,85m/ 5°.
C- Etude du frein à mâchoire : (voir doc2 et doc3/3)
L’effort presseur appliqué sur les deux mâchoires génère, entre celles-ci et le plateau, une pression de contact qui
crée le couple de freinage.
La pression de contact est représentée sur la figure ci-dessous.
Elle obéit à la loi :
p(@a)= Pmax COS OÙ Pmax = P(0) : pression maximale en (N/m°)
etae [-a0, 0] en (rad)
Schéma pour une
seule mâchoire.
Plateau du frein
Tendance de
glissement du
plateau
Page5/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Filière TSI Génie Mécanique 2013
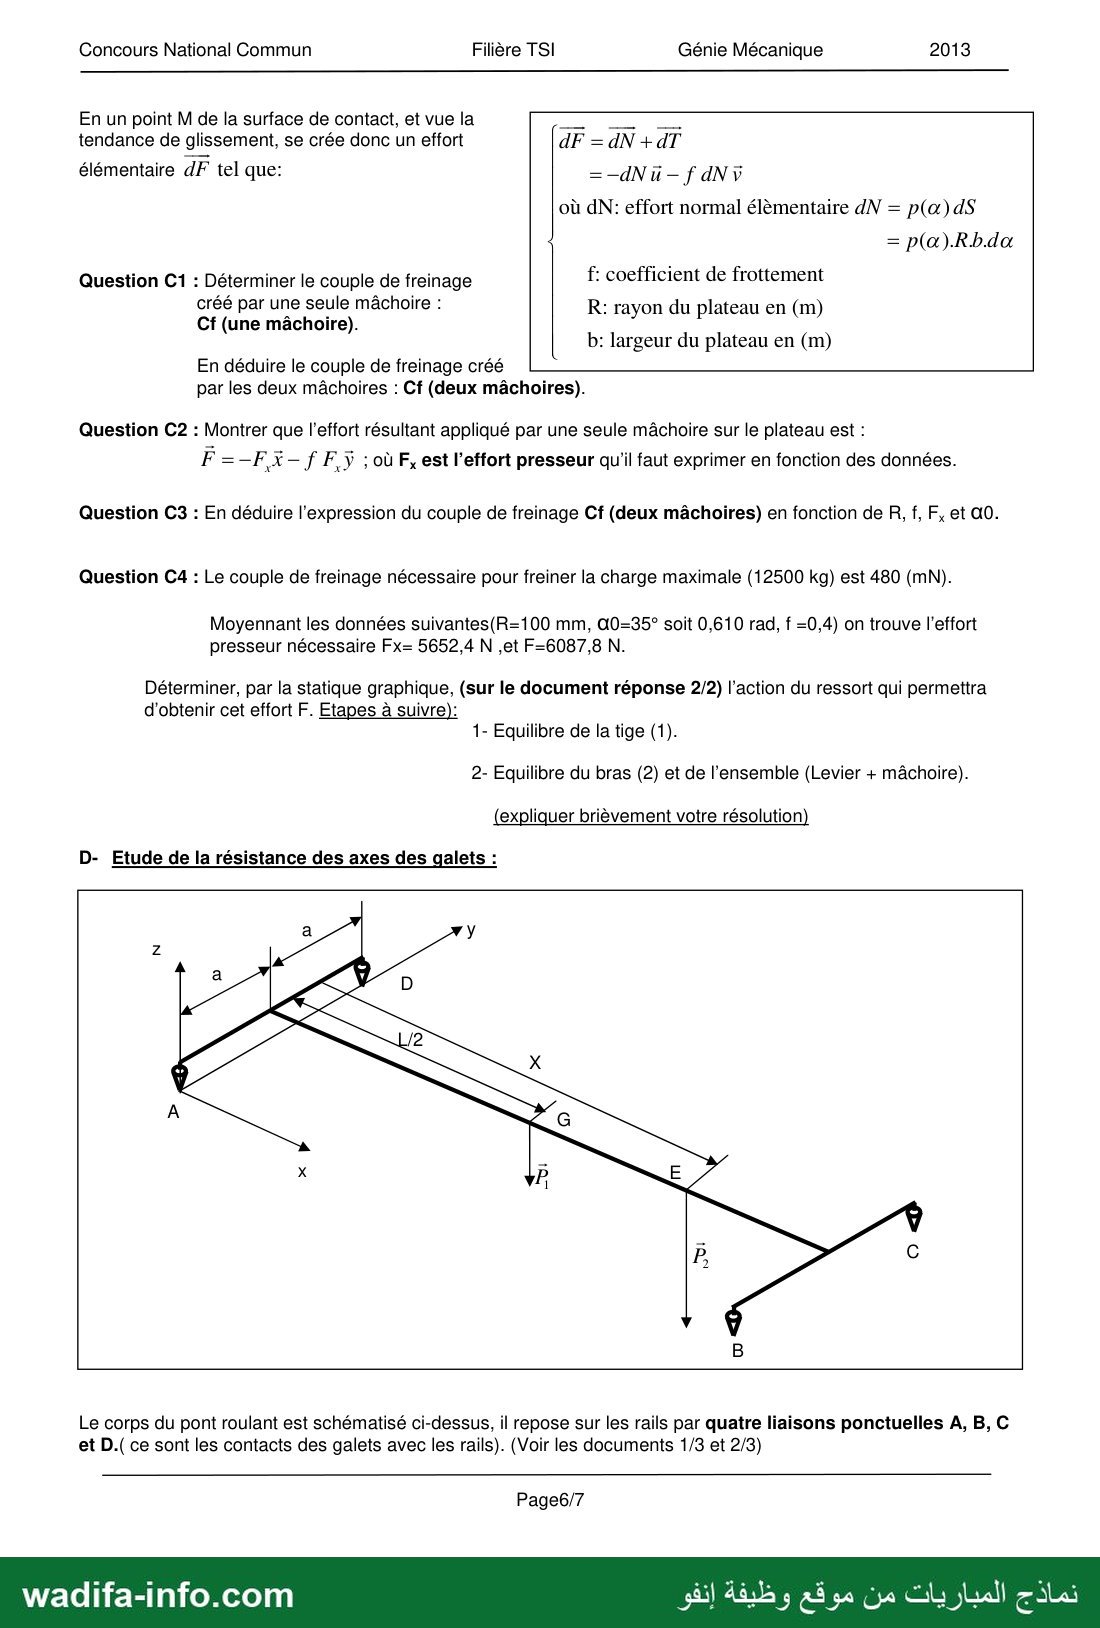
En un point M de la surface de contact, et vue la سخ تبنت اتا
tendance de glissement, se crée donc un effort dF =dN +dT
élémentaire dF tel que: =—dN ü — f 7
où dN: effort normal élèmentaire dN = p(a)dS
= p(a).Rbda
Question C1 : Déterminer le couple de freinage 1: coefficient de frottement
créé par une seule mâchoire : R: rayon du plateau en (m)
Cf (une mâchoire).
b: largeur du plateau en (m)
En déduire le couple de freinage créé
par les deux mâchoires : Cf (deux mâchoires).
Question C2 : Montrer que l'effort résultant appliqué par une seule mâchoire sur le plateau est :
F =-F,$- f F,ÿ ; où F, est l'effort presseur qu'il faut exprimer en fonction des données.
Question C3 : En déduire l'expression du couple de freinage Cf (deux mâchoires) en fonction de R, f, F, et 00
Question C4 : Le couple de freinage nécessaire pour freiner la charge maximale (12500 kg) est 480 (MN).
Moyennant les données suivantes(R=100 mm, 00-356 soit 0,610 rad, f =0,4) on trouve l'effort
presseur nécessaire Fx= 5652,4 N ,et F=6087,8 N.
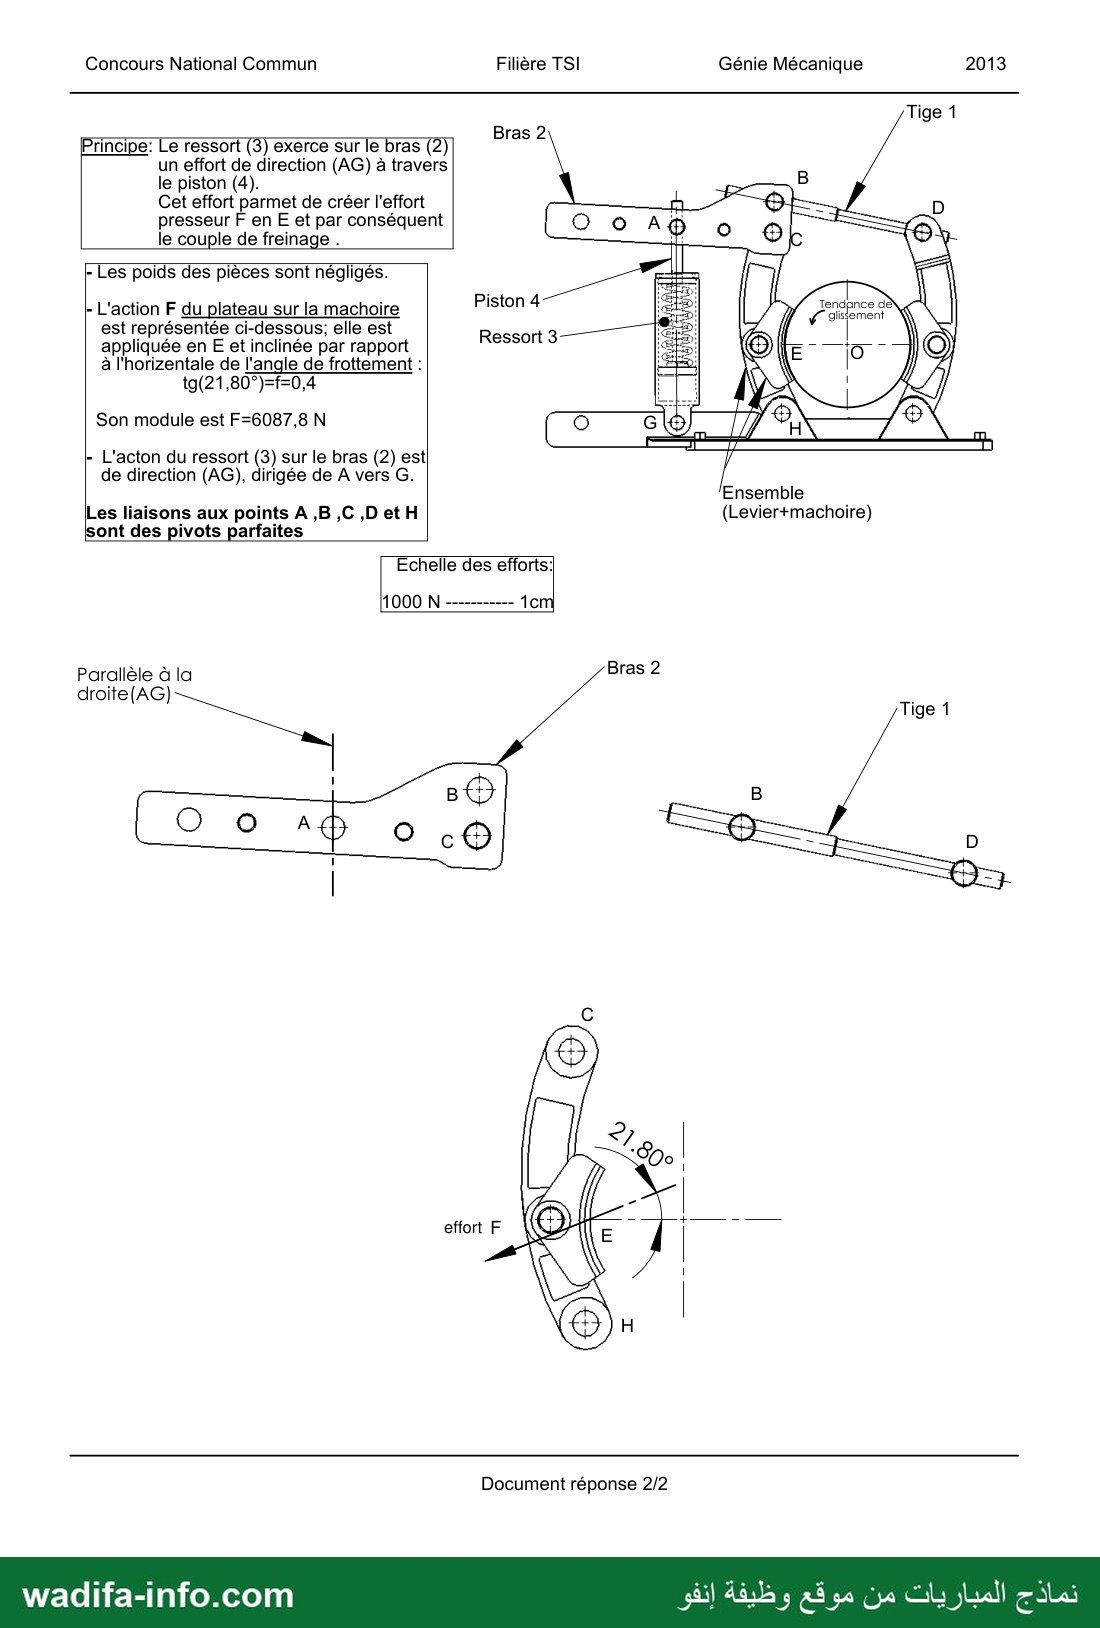
Déterminer, par la statique graphique, (sur le document réponse 2/2) l’action du ressort qui permettra
d'obtenir cet effort F. Etapes à suivre):
1- Equilibre de la tige (1).
2- Equilibre du bras (2) et de l’ensemble (Levier + mâchoire).
(expliquer brièvement votre résolution)
D- Etude de la résistance des axes des galets :
Le corps du pont roulant est schématisé ci-dessus, il repose sur les rails par quatre liaisons ponctuelles A, B, C
et D.( ce sont les contacts des galets avec les rails). (Voir les documents 1/3 et 2/3)
Page6/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Filière TSI Génie Mécanique 2013
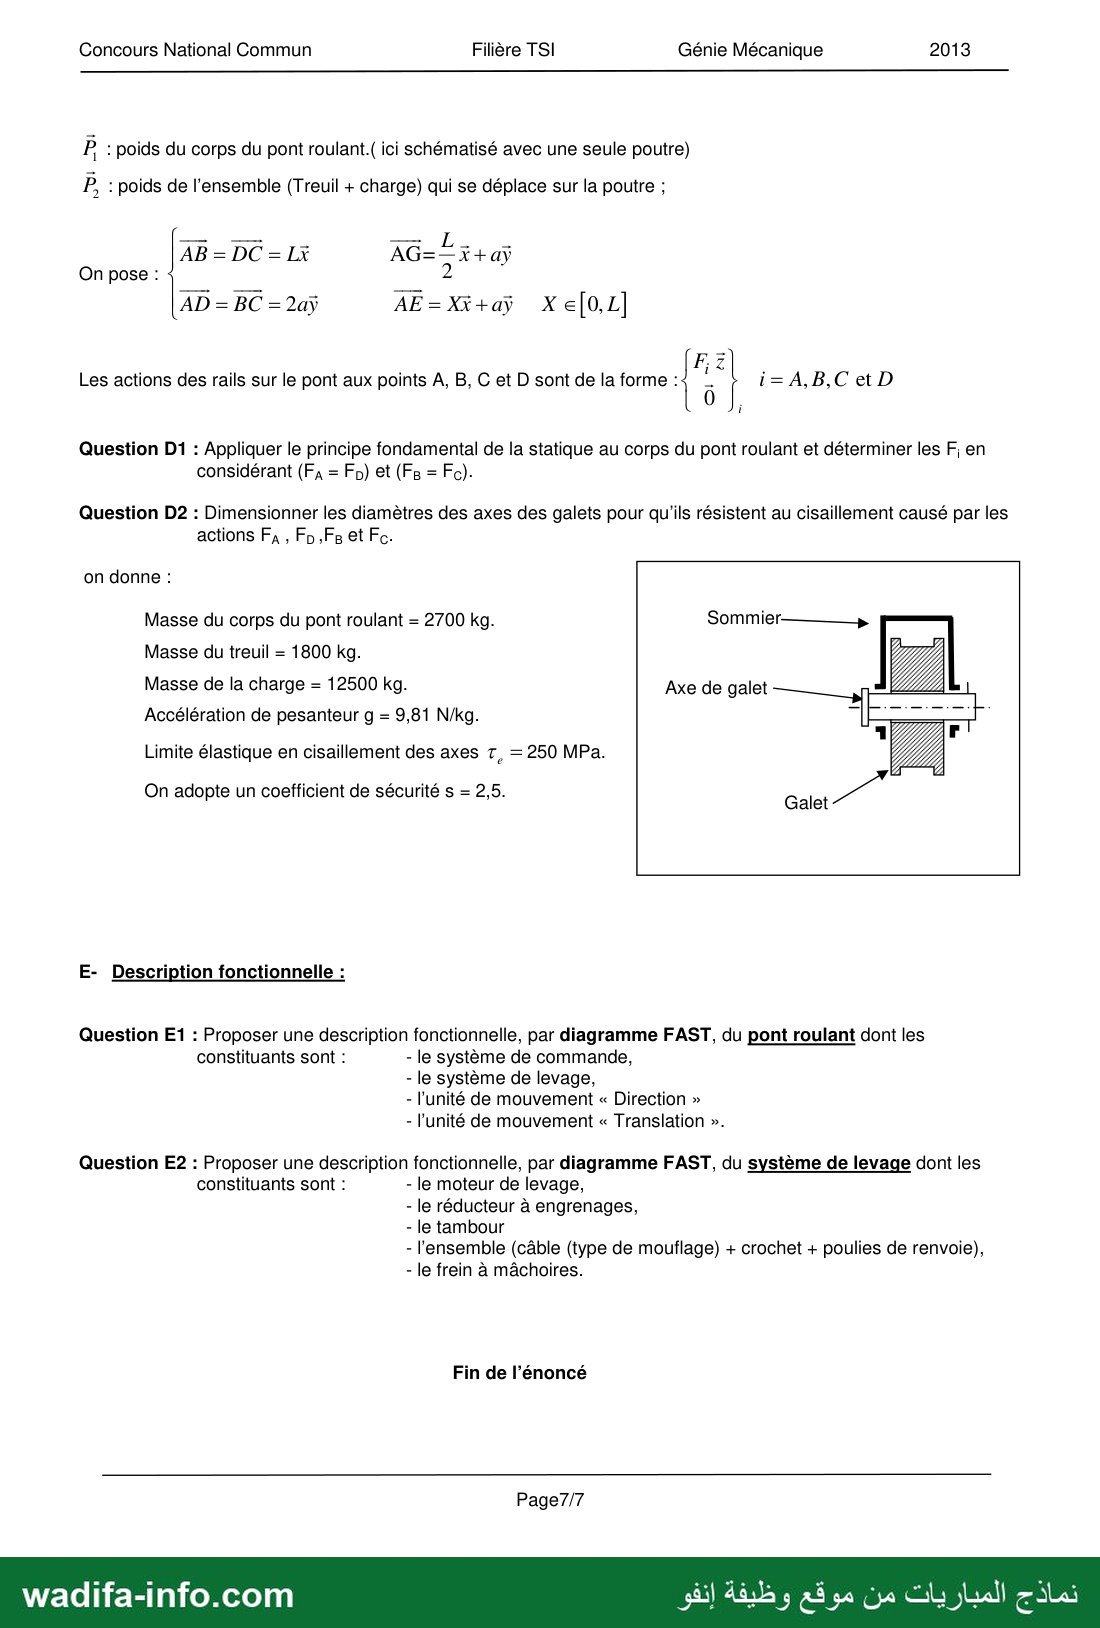
P : poids du corps du pont roulant.( ici schématisé avec une seule poutre)
› : poids de l’ensemble (Treuil + charge) qui se déplace sur la poutre ;
AB = DC = Li ةعطق
On pose : 2
AD = BC =2aÿ AE=Xt+aÿ X e[0,1]
Les actions des rails sur le pont aux points A, B, C et D sont de la forme : | 5 ١ i=A,B,Cet D
Question D1 : Appliquer le principe fondamental de la statique au corps du pont roulant et déterminer les F; en
considérant (Fa = Fo) et (Fe = Fe).
Question D2 : Dimensionner les diamètres des axes des galets pour qu'ils résistent au cisaillement causé par les
actions Fa , Fo ,Fe et Fe.
on donne :
Masse du corps du pont roulant = 2700 kg. Sommier———
Masse du treuil = 1800 kg.
Masse de la charge = 12500 kg. Axe de galet
Accélération de pesanteur و = 9,81 N/kg.
Limite élastique en cisaillement des axes 7, = 250 MPa.
On adopte un coefficient de sécurité s = 2,5.
E- Description fonctionnelle :
Question E1 : Proposer une description fonctionnelle, par diagramme FAST, du pont roulant dont les
constituants sont : - le système de commande,
- le système de levage,
- l'unité de mouvement « Direction »
- l'unité de mouvement « Translation ».
Question E2 : Proposer une description fonctionnelle, par diagramme FAST, du système de levage dont les
constituants sont : - le moteur de levage,
- le réducteur à engrenages,
- le tambour
- l'ensemble (câble (type de mouflage) + crochet + poulies de renvoie),
- le frein à mâchoires.
Fin de l’énoncé
Page7/7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Filière TSI Génie Mécanique 2013
DÉTAIL A
ECHELLE 1 : 20
Portée(16 m)
Moto-réducteurs
de translation
Translation
1 j
Moto-réducteurs 1 |
de direction i
FIGURE 1
Direction
Document 1/3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Filière TSI Génie Mécanique 2013
sp” 9 را
FIGURE
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Filiére TSI Génie Mécanique
— صفحة 12 —
2013
Expressions
finales de T et C;
en fonction des
données
Génie Mécanique
Filière TSI
Après coupure au niveau des brins
Equilibre de la partie
supérieure (brièvement)
Equilibre de la partie
inférieure (brièvement)
Concours National Commun
Type de mouflage
Un câble
formant un
seul brin. /
Tambour
Quatre câbles
formant
quatre brins
accrochés
tous sur le
tambour.
Un câble
formant
deux brins à
l’aide de la
poulie de
renvoie.
Bâti fixe
formant
quatre
brins à
l’aide des
poulies de
renvoie.
Document réponse 1/2
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 13 —
Concours National Commun Filière TSI Génie Mécanique 2013
Principe: Le ressort (3
un effort de direction (AG) à travers
le piston (4).
Cet effort parmet de créer l'effort
presseur F en E et par conséquent
le couple de freinage .
- Les poids des pièces sont négligés.
- L'action F du plateau sur la machoire
est représentée ci-dessous; elle est
appliquée en E et inclinée par rapport
à l'horizentale de l'angle de frottement :
Son module est F=6087,8 N
- L'acton du ressort (3) sur le bras (2) est
de direction (AG), dirigée de A vers G.
Les liaisons aux points A,B,C Det H (Levier+machoire)
sont des pivots parfaites
Echelle des efforts:
Parallèle à la Bras 2
droite (AG) ;
Tige 1
effort F
Document réponse 2/2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce modèle est l'épreuve de Génie Mécanique du Concours National Commun (CNC), filière TSI, session 2013 : étude d'un pont roulant bipoutre (12,5 t). Temps conseillé : 3 heures, calculatrice autorisée. Cinq parties indépendantes : A – mouflage du câble, B – balancement de la charge, C – frein à mâchoires, D – résistance des axes des galets, E – description fonctionnelle (FAST). Voici une correction proposée, question par question.
💡 Les parties sont indépendantes : commencez par celles qui rapportent vite (A, D, B7–B11), puis la dynamique B1–B6 et la statique graphique C4, plus longues.
A – Étude du mouflage du câble
Question A1 (document réponse 1/2)
Méthode pour chaque cas : on coupe les brins. Partie inférieure (charge + crochet + poulies mobiles) : le poids P vers le bas est équilibré par les n tensions T vers le haut, donc n·T = P. Partie supérieure (tambour) : seuls les brins enroulés sur le tambour créent un couple résistant, et le couple moteur Ct l'équilibre : Ct = (nombre de brins sur le tambour)·T·Rt. Les brins fixés au bâti ne chargent pas le tambour.
| Type de mouflage | Partie inférieure | Partie supérieure | T | Ct |
|---|---|---|---|---|
| 1 câble, 1 brin | T = P | 1 brin sur le tambour | T = P | Ct = P·Rt |
| 4 câbles, 4 brins sur le tambour | 4T = P | 4 brins sur le tambour | T = P/4 | Ct = 4T·Rt = P·Rt |
| 1 câble, 2 brins (poulie de renvoi) | 2T = P | 1 brin au tambour, 1 au bâti | T = P/2 | Ct = P·Rt/2 |
| 1 câble, 4 brins (poulies de renvoi) | 4T = P | 1 brin au tambour, le reste au bâti ou sur poulie fixe | T = P/4 | Ct = P·Rt/4 |
Sur le document, on trace P vers le bas sur la charge, les tensions T vers le haut sur chaque brin coupé côté inférieur, T vers le bas côté supérieur et Ct sur le tambour, en sens inverse du moment des tensions.
Question A2
Cas 4 : un câble formant quatre brins à l'aide de poulies de renvoi. C'est le seul cas qui donne à la fois la tension minimale (T = P/4, donc un câble de petit diamètre) et le couple minimal sur le tambour (Ct = P·Rt/4). Le cas 2 réduit T mais pas Ct. C'est la solution retenue sur le pont (fig. 5 : « 4 brins formés du même câble »).
Question A3 (figure 6 : 2 brins)
Le brin part de A (fixe), descend jusqu'à la poulie mobile, l'entoure sur un demi-tour et remonte jusqu'à B sur le tambour.
- État de départ : AB = 2·d1 + π·Rp
- Après une rotation θt du tambour, le point B est enroulé : AB = 2·d2 + π·Rp + Rt·θt
Le câble est inextensible : 2d1 = 2d2 + Rtθt. Avec x = d1 − d2 : x = Rt·θt / 2.
En dérivant : v = Rt·ωt / 2.
Question A4 (figure 7 : 4 brins)
Le câble part de A, passe sous la 1re poulie mobile, sur la poulie fixe, sous la 2e poulie mobile et remonte en B : quatre brins verticaux et trois demi-tours de poulie.
- Départ : AB = 4·d1 + 3π·Rp (+ constante si la poulie fixe n'est pas sur la ligne de référence)
- Après rotation θt : AB = 4·d2 + 3π·Rp + Rt·θt
Donc 4(d1 − d2) = Rtθt : x = Rt·θt / 4 et v = Rt·ωt / 4.
Question A5
D'après A4, la longueur enroulée vaut Rtθt = 4x. Pour x = 9 m : L = 4 × 9 = 36 m de câble à enrouler sur le tambour.
B – Étude du balancement de la charge
Notations utiles : z2 = cosθ z0 + sinθ x0 et x2 = cosθ x0 − sinθ z0 (rotation θ autour de y0). z0 est dirigé vers le bas : le poids de (2) vaut +m2g z0.
Position de G : OG = x x0 + a z0 + L z2, d'où
- V(G/0) = ẋ x0 + Lθ̇ x2 (car dz2/dt = θ̇ y0 ∧ z2 = θ̇ x2)
- Γ(G/0) = ẍ x0 + Lθ̈ x2 − Lθ̇² z2
Question B1 – Graphe d'analyse
- 0 – 1 : liaison glissière parfaite d'axe (O, x0)
- 1 – 2 : liaison pivot parfaite d'axe (B, y0), action {1→2} = {−T z2 ; 0}B
- Actions extérieures : moto-réducteurs → 1 ({F x0 ; 0}A), pesanteur → 1 (m1g z0 en A), pesanteur → 2 (m2g z0 en G)
Question B2 – TRD à (1) sur x0
Sur (1) : F x0, l'action de la glissière (sans composante sur x0), le poids (sur z0) et {2→1} = +T z2, avec z2·x0 = sinθ. L'accélération de A est ẍ x0.
m1ẍ = F + T sinθ
Question B3 – TRD à (2) sur x2 et z2
m2Γ(G/0) = −T z2 + m2g z0, avec x0·x2 = cosθ, z0·x2 = −sinθ, x0·z2 = sinθ, z0·z2 = cosθ.
- Sur x2 : m2(ẍ cosθ + Lθ̈) = −m2g sinθ
- Sur z2 : m2(ẍ sinθ − Lθ̇²) = −T + m2g cosθ
Question B4 – Les trois équations
- m2Lθ̈ + m2ẍ cosθ + m2g sinθ = 0
- T = m2g cosθ + m2Lθ̇² − m2ẍ sinθ
- De B2 : F = m1ẍ − T sinθ. On remplace T, puis on élimine g grâce à la 1re équation (g sinθ = −Lθ̈ − ẍ cosθ) :
F = (m1 + m2)ẍ + m2L(θ̈ cosθ − θ̇² sinθ)
Contrôle : c'est bien le TRD de l'ensemble (1+2) sur x0 : F = m1ẍ + m2Γ(G)·x0.
Question B5 – Faibles déviations
sinθ ≈ θ, cosθ ≈ 1, θ̇² ≈ 0 :
- Lθ̈ + gθ = −ẍ
- T = m2g − m2ẍ θ
- F = (m1 + m2)ẍ + m2Lθ̈, soit, avec la 1re équation, F = m1ẍ − m2gθ
Question B6
Avec ẍ = γ constant, θ oscille entre 0 et −2γ/g (graphe). Donc |θmax| = 2γ/g.
Pour |θmax| = 10° = 0,1745 rad : γ = g·|θmax|/2 = 9,81 × 0,1745 / 2 ≈ 0,856 m/s².
Surtension (Tmax − T(0)) : ΔT = 2m2γ²/g = 2 × 12 500 × 0,856² / 9,81 ≈ 1 868 N, soit environ 1,5 % de T(0) = m2g = 122 625 N (en relatif : ΔT/T(0) = 2γ²/g² = θmax²/2 ≈ 0,0152).
Question B7 – Matrice d'inertie de (2)
La masse m2 est concentrée en G (câble sans masse) : le solide se réduit à un point matériel situé en G, donc I(G,2) = 0. Théorème de Huygens en B, avec BG = L z2, coordonnées (0, 0, L) dans (x2, y0, z2) :
- A = m2(y² + z²) = m2L² ; B = m2(x² + z²) = m2L² ; C = m2(x² + y²) = 0
- Produits d'inertie : D = m2yz = 0, E = m2xz = 0, F = m2xy = 0
D'où la matrice diagonale (m2L², m2L², 0) dans (x2, y0, z2).
Question B8
- Ec(1/0) = ½ m1ẋ² (translation)
- Ec(2/0) = ½ m2V²(G/0) = ½ m2(ẋ² + L²θ̇² + 2Lẋθ̇ cosθ) (I(G,2) nulle, donc pas de terme de rotation propre)
Question B9
Ec(1,2/0) = ½(m1 + m2)ẋ² + ½ m2L²θ̇² + m2Lẋθ̇ cosθ
Question B10
P = m1g z0·V(A/0) + m2g z0·V(G/0) = 0 + m2g z0·(ẋ x0 + Lθ̇ x2)
P(pes → (1,2)/0) = −m2gLθ̇ sinθ
Question B11
Théorème de l'énergie cinétique à (1,2) : dEc/dt = Pext + Pint. Avec θ̇ ≈ 0 : Ec ≈ ½(m1+m2)ẋ², la puissance de la pesanteur est nulle (B10), les liaisons sont parfaites (Pint = 0, puissance de 0→1 nulle). Il reste :
Pm = (m1 + m2)·ẋ·ẍ = (4 500 + 12 500) × (40/60) × 0,85 = 17 000 × 0,667 × 0,85 ≈ 9,6 kW.
C – Étude du frein à mâchoires
Repère : u = cosα x + sinα y, v = −sinα x + cosα y, dN = pmax cosα·R·b·dα.
Question C1
Moment en O de l'effort élémentaire : OM ∧ dF = Ru ∧ (−dN u − f dN v) = −f R dN z.
Cf(une mâchoire) = ∫−α0α0 f R pmax cosα R b dα, d'où Cf(une mâchoire) = 2 f R² b pmax sinα0 (porté par −z, opposé au glissement).
Les deux mâchoires sont identiques : Cf(deux mâchoires) = 4 f R² b pmax sinα0.
Question C2
- ∫dN u = pmaxRb [∫cos²α dα x + ∫cosα sinα dα y] = pmaxRb (α0 + ½ sin2α0) x (le terme en y est nul par symétrie)
- ∫dN v = pmaxRb [−∫cosα sinα dα x + ∫cos²α dα y] = pmaxRb (α0 + ½ sin2α0) y
D'où F = −Fx x − f Fx y, avec Fx = pmax·R·b·(α0 + ½ sin2α0) = (pmaxRb/2)(2α0 + sin2α0).
Question C3
On tire pmaxRb de C2 et on reporte dans C1 :
Cf(deux mâchoires) = 8 f R Fx sinα0 / (2α0 + sin2α0)
Contrôle avec les données de C4 : 8 × 0,4 × 0,1 × sin35° / (1,222 + sin70°) = 0,0849 m, donc Fx = 480 / 0,0849 ≈ 5 652 N, et F = Fx√(1 + f²) ≈ 6 088 N. Ce sont bien les valeurs de l'énoncé.
Question C4 – Statique graphique (document réponse 2/2)
- Équilibre de la tige 1 : elle est soumise à deux actions seulement (pivots en B et D, poids négligé). Ces actions sont directement opposées et portées par la droite (BD).
- Équilibre du bras 2 : trois actions, en A (ressort, direction (AG), sens de A vers G), en B (tige 1, direction (BD)) et en C (ensemble levier + mâchoire, inconnue). Trois forces non parallèles en équilibre sont concourantes : on trace la verticale passant par A et la droite (BD), elles se coupent en I. L'action en C a donc pour support (CI).
- Équilibre de l'ensemble (levier + mâchoire) : trois actions, en E (F connue : 6 087,8 N, inclinée de 21,8° sur l'horizontale, soit 6,09 cm à l'échelle), en C (support (CI) connu d'après l'étape 2) et en H (pivot, inconnue). Le support de F coupe (CI) en J, donc l'action en H passe par (HJ). Le triangle des forces (F, puis parallèles à (CI) et à (HJ)) donne ‖C‖ ≈ 2,85 kN.
- Retour au bras 2 : on connaît l'action en C (opposée à celle de l'étape 3). Le triangle des forces fermé avec les directions verticale (A) et (BD) donne la tension de la tige, ≈ 2,6 kN, et l'action du ressort en A.
Résultat (réponse probable, lue sur la figure ; la valeur dépend de la précision du tracé) : action du ressort ≈ 0,8 kN (≈ 8 mm à l'échelle 1 000 N/cm), dirigée de A vers G. Le bras 2 joue le rôle de levier multiplicateur : un ressort d'environ 800 N suffit pour obtenir F ≈ 6 kN sur chaque mâchoire.
D – Résistance des axes des galets
Question D1
Points : A(0,0), B(L,0), C(L,2a), D(0,2a), G(L/2,a), E(X,a). Actions : Fi z aux quatre appuis, −P1 z en G, −P2 z en E. Le PFS donne trois équations utiles :
- Résultante sur z : FA + FB + FC + FD = P1 + P2
- Moment en A sur x : 2a(FC + FD) − a(P1 + P2) = 0, donc FC + FD = (P1 + P2)/2
- Moment en A sur y : −L(FB + FC) + (L/2)P1 + X·P2 = 0, donc FB + FC = P1/2 + X·P2/L
Le système est hyperstatique (4 inconnues, 3 équations), d'où les hypothèses FA = FD et FB = FC :
FB = FC = P1/4 + X·P2/(2L) et FA = FD = P1/4 + (L − X)·P2/(2L)
Question D2
P1 = 2 700 × 9,81 = 26 487 N ; P2 = (1 800 + 12 500) × 9,81 = 140 283 N.
Cas le plus défavorable : treuil en bout de course (X = L pour B et C, X = 0 pour A et D) :
Fmax = P1/4 + P2/2 = 6 622 + 70 142 ≈ 76 763 N (même valeur pour les quatre galets).
Résistance pratique au glissement : Rpg = τe/s = 250/2,5 = 100 MPa.
L'axe du galet est tenu des deux côtés par le sommier (figure) : il travaille en double cisaillement (deux sections cisaillées), donc τ = Fmax/(2S) ≤ Rpg :
S ≥ 76 763 / (2 × 100) = 383,8 mm², soit πd²/4 ≥ 383,8 et d ≥ 22,1 mm. On choisit par exemple d = 25 mm.
(Si l'on considérait une seule section cisaillée, on trouverait d ≥ 31,3 mm.)
E – Description fonctionnelle
Question E1 – FAST du pont roulant
- FP : Déplacer une charge entre deux postes de l'atelier
- FT1 : Commander les mouvements → système de commande (boîte à boutons ou télécommande, armoire avec contacteurs ou variateurs)
- FT2 : Lever, descendre et maintenir la charge → système de levage (moteur, réducteur, tambour, mouflage, frein)
- FT3 : Déplacer la charge transversalement (direction) → unité « Direction » : moto-réducteurs de direction à frein, galets du treuil roulant sur les poutres
- FT4 : Déplacer la charge longitudinalement (translation) → unité « Translation » : moto-réducteurs de translation à frein, galets du corps du pont roulant sur les rails
- FT5 : Supporter et guider l'ensemble → poutres, sommiers, rails
Question E2 – FAST du système de levage
- FT : Lever, descendre et maintenir la charge
- Convertir l'énergie électrique en énergie mécanique de rotation → moteur de levage
- Adapter la vitesse et le couple → réducteur à engrenages
- Transformer la rotation en translation du câble (enrouler/dérouler) → tambour
- Démultiplier l'effort, réduire la tension du câble et le couple au tambour, accrocher la charge → câble mouflé à 4 brins + poulies de renvoi + crochet
- Immobiliser la charge lorsque le moteur n'est pas alimenté → frein à mâchoires (serré par ressort, desserré par vérin électrohydraulique)
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1790/نموذج-المباراة-الوطنية-المشتركة-CNC-2013-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
