
نموذج المباراة الوطنية المشتركة CNC 2005: الهندسة الميكانيكية - شعبة TSI لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1783/نموذج-المباراة-الوطنية-المشتركة-CNC-2005-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2005)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- التكنولوجيا والعلوم الصناعية - الهندسة الميكانيكية
- الدورة
- 2005
- عدد الصفحات
- 17
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
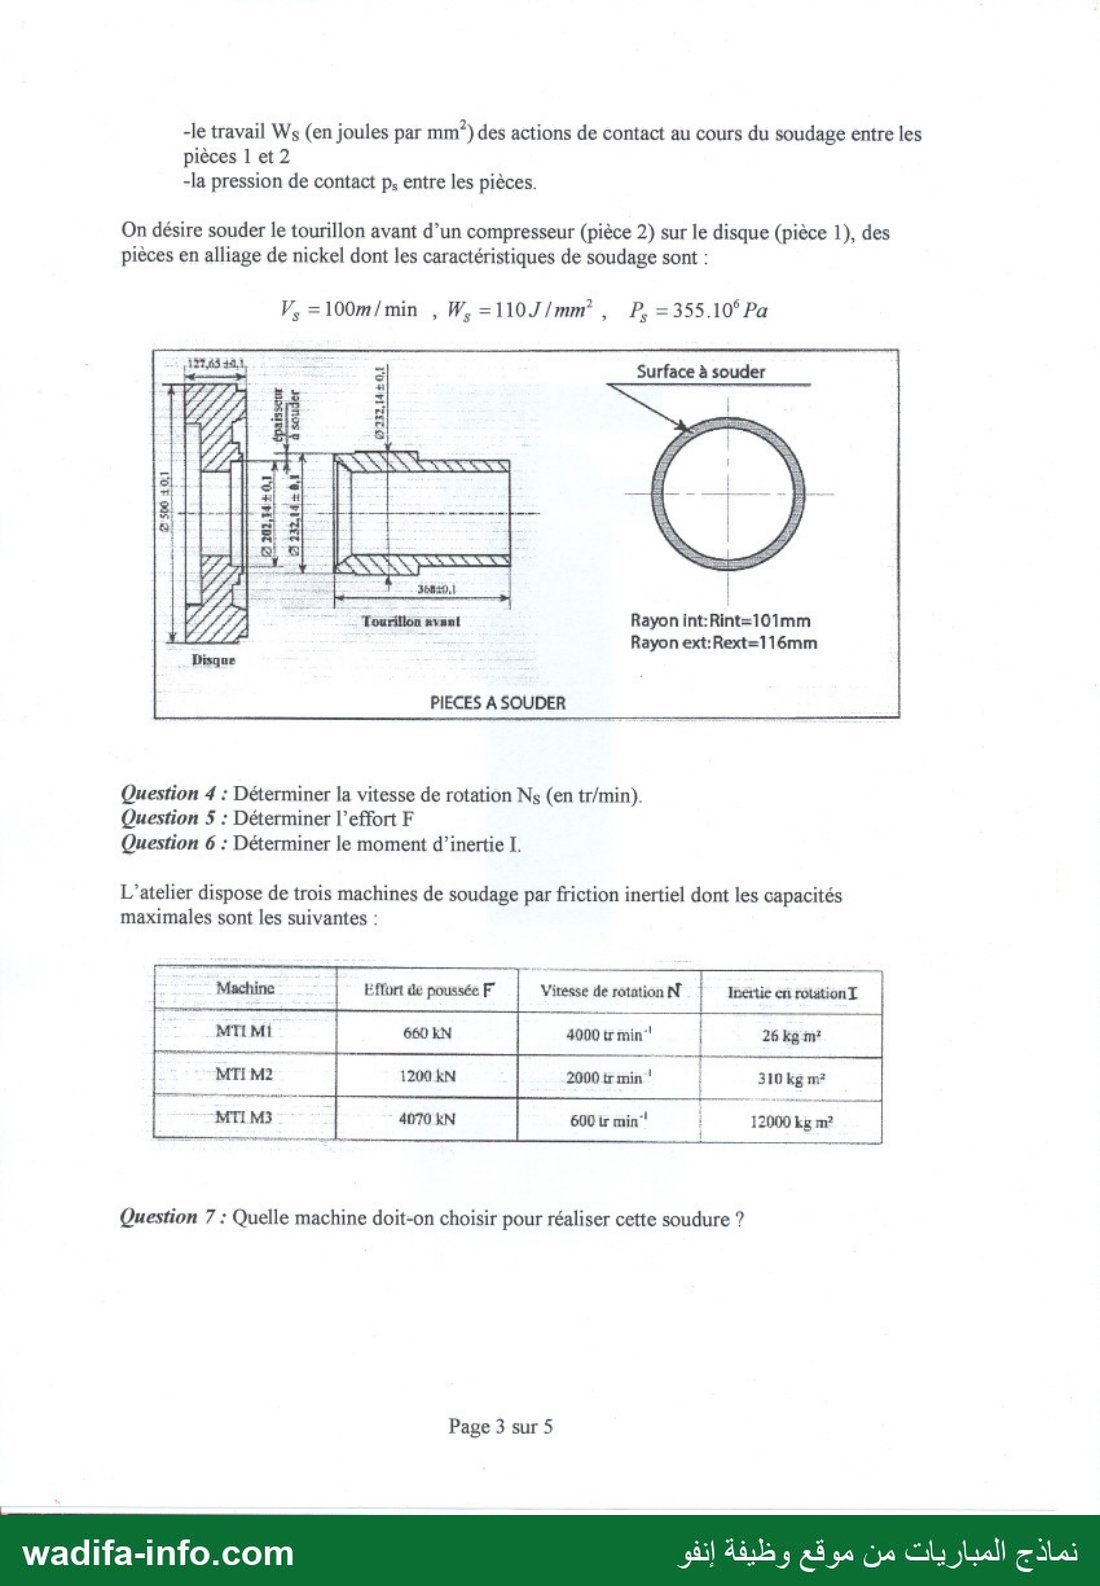
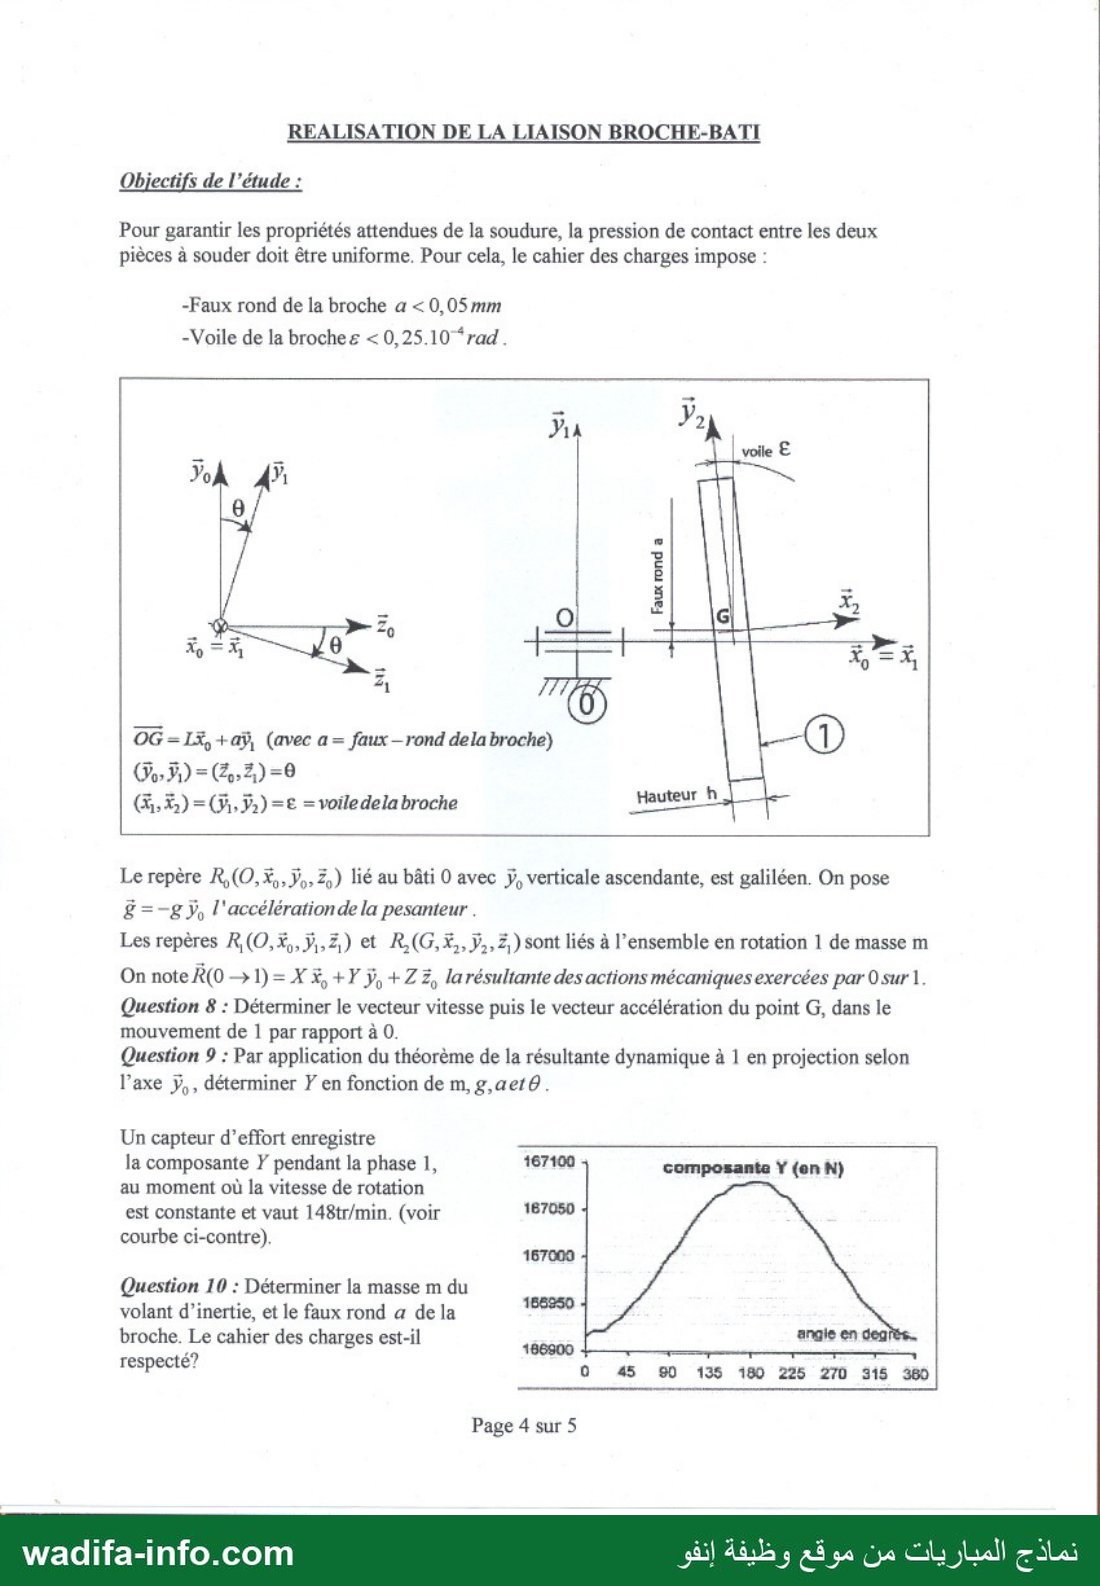
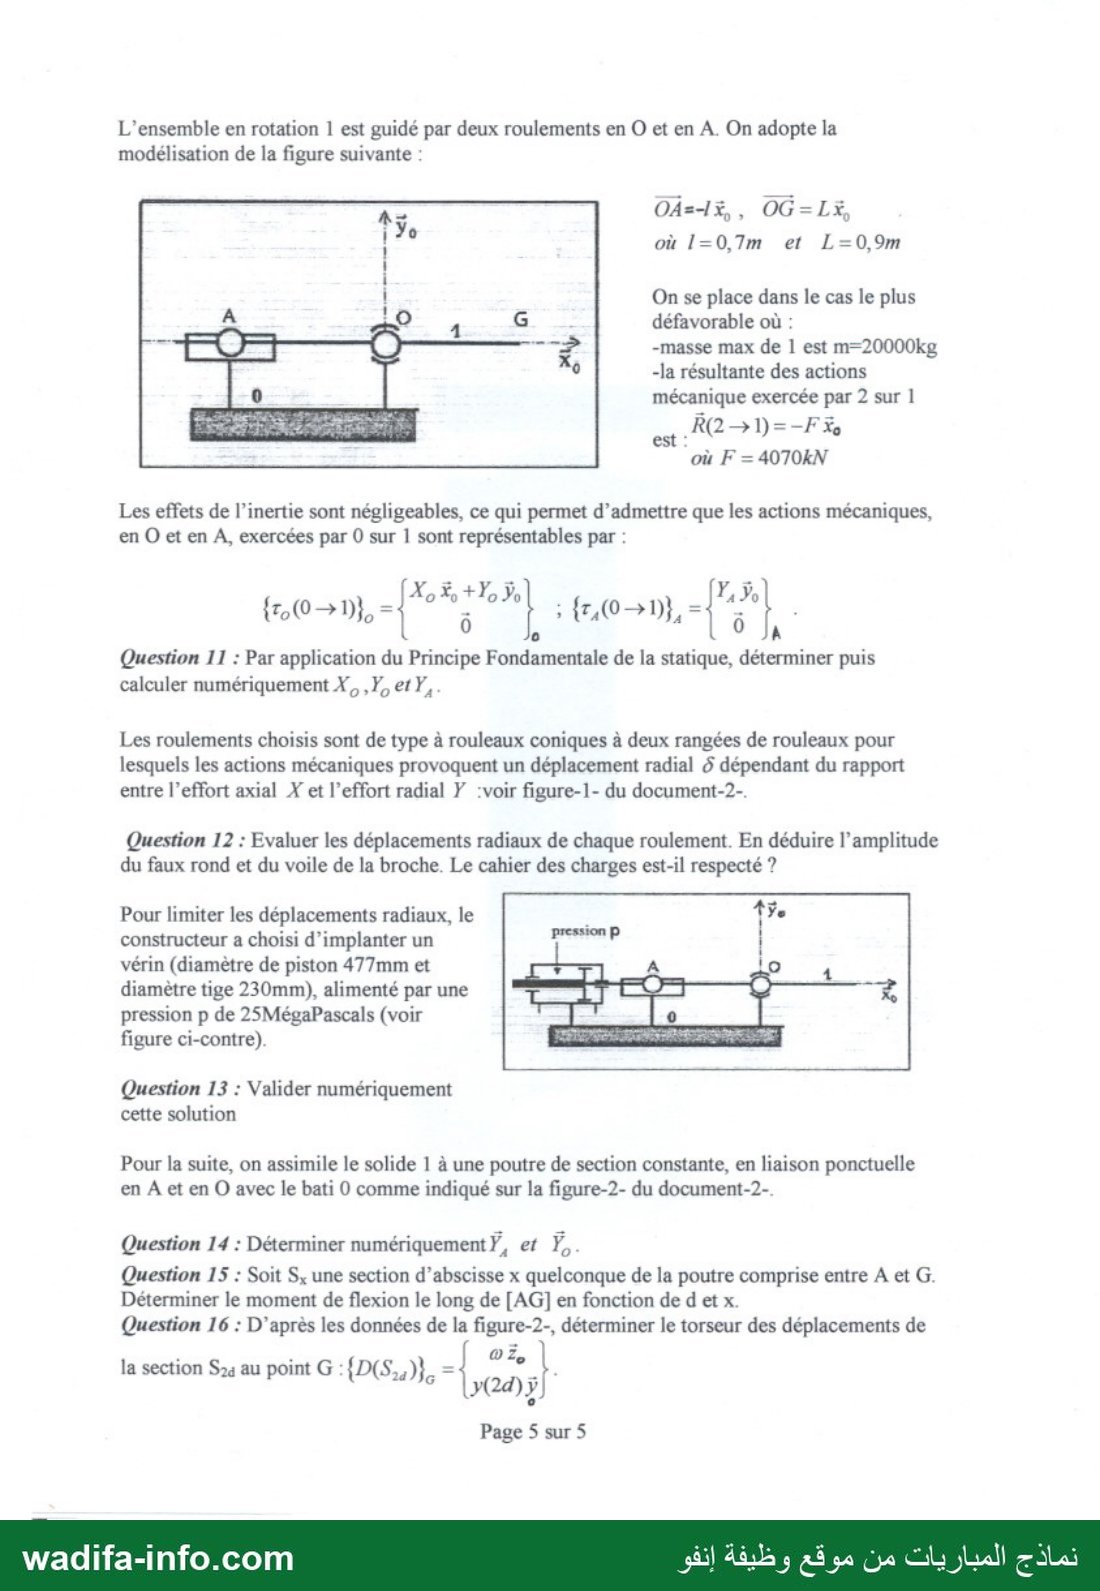
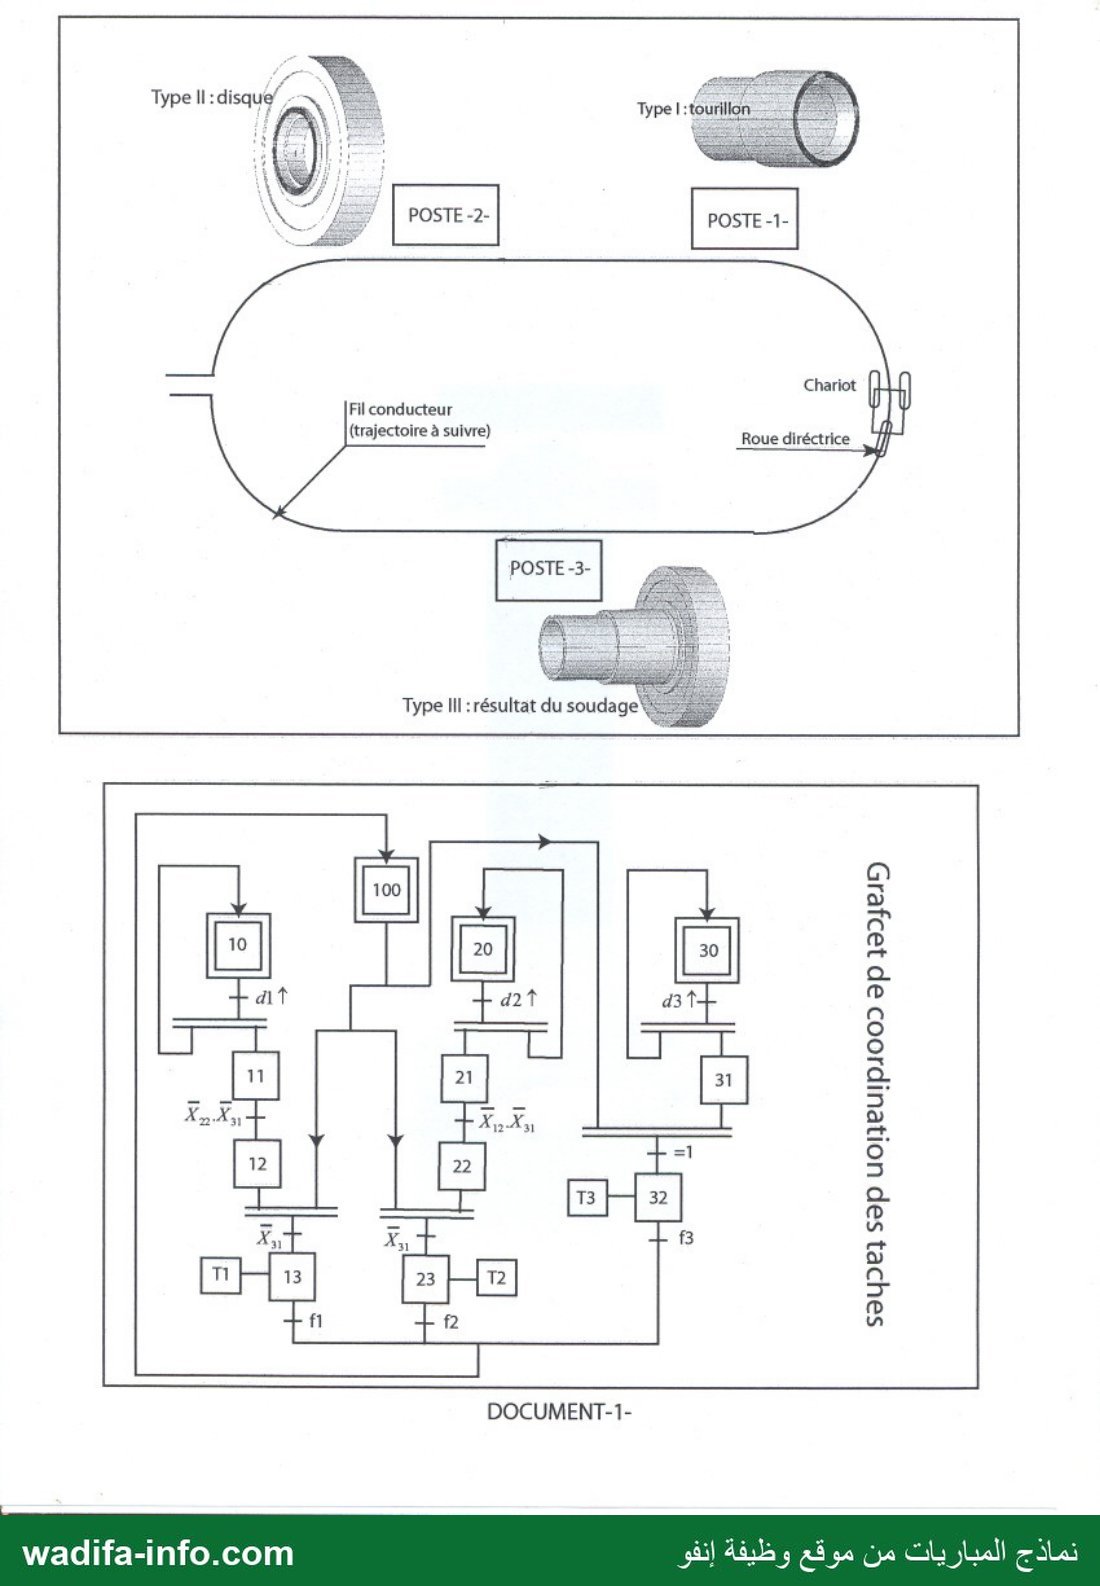
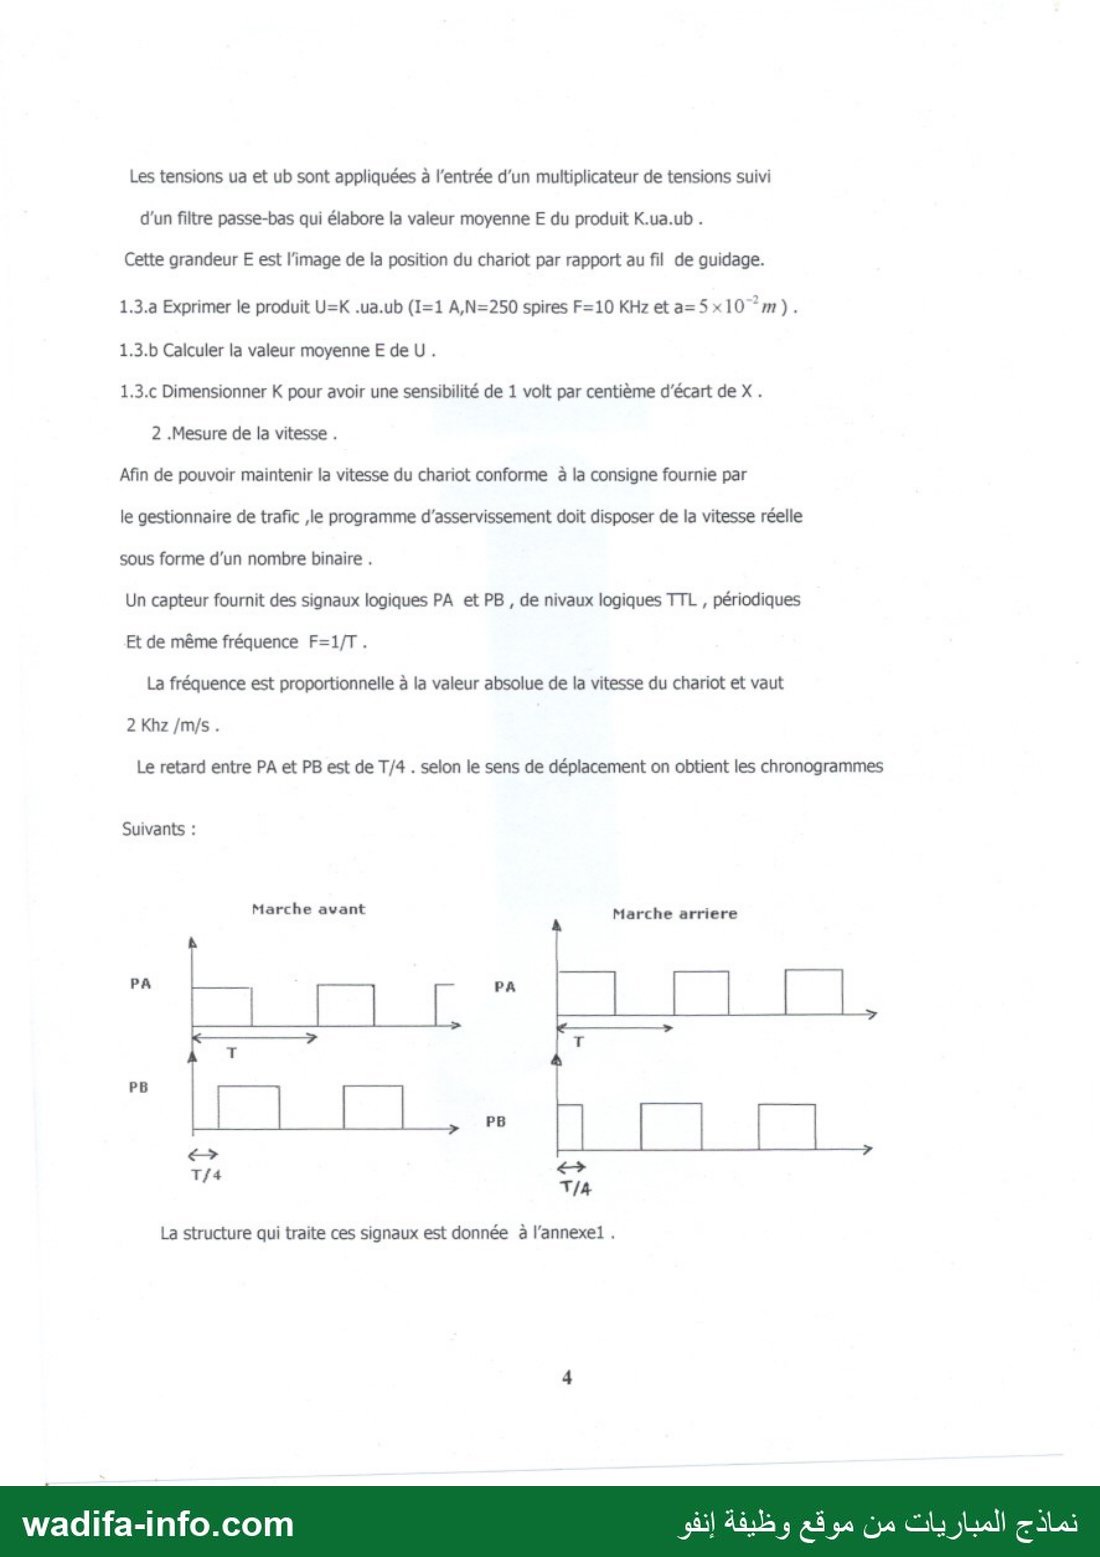
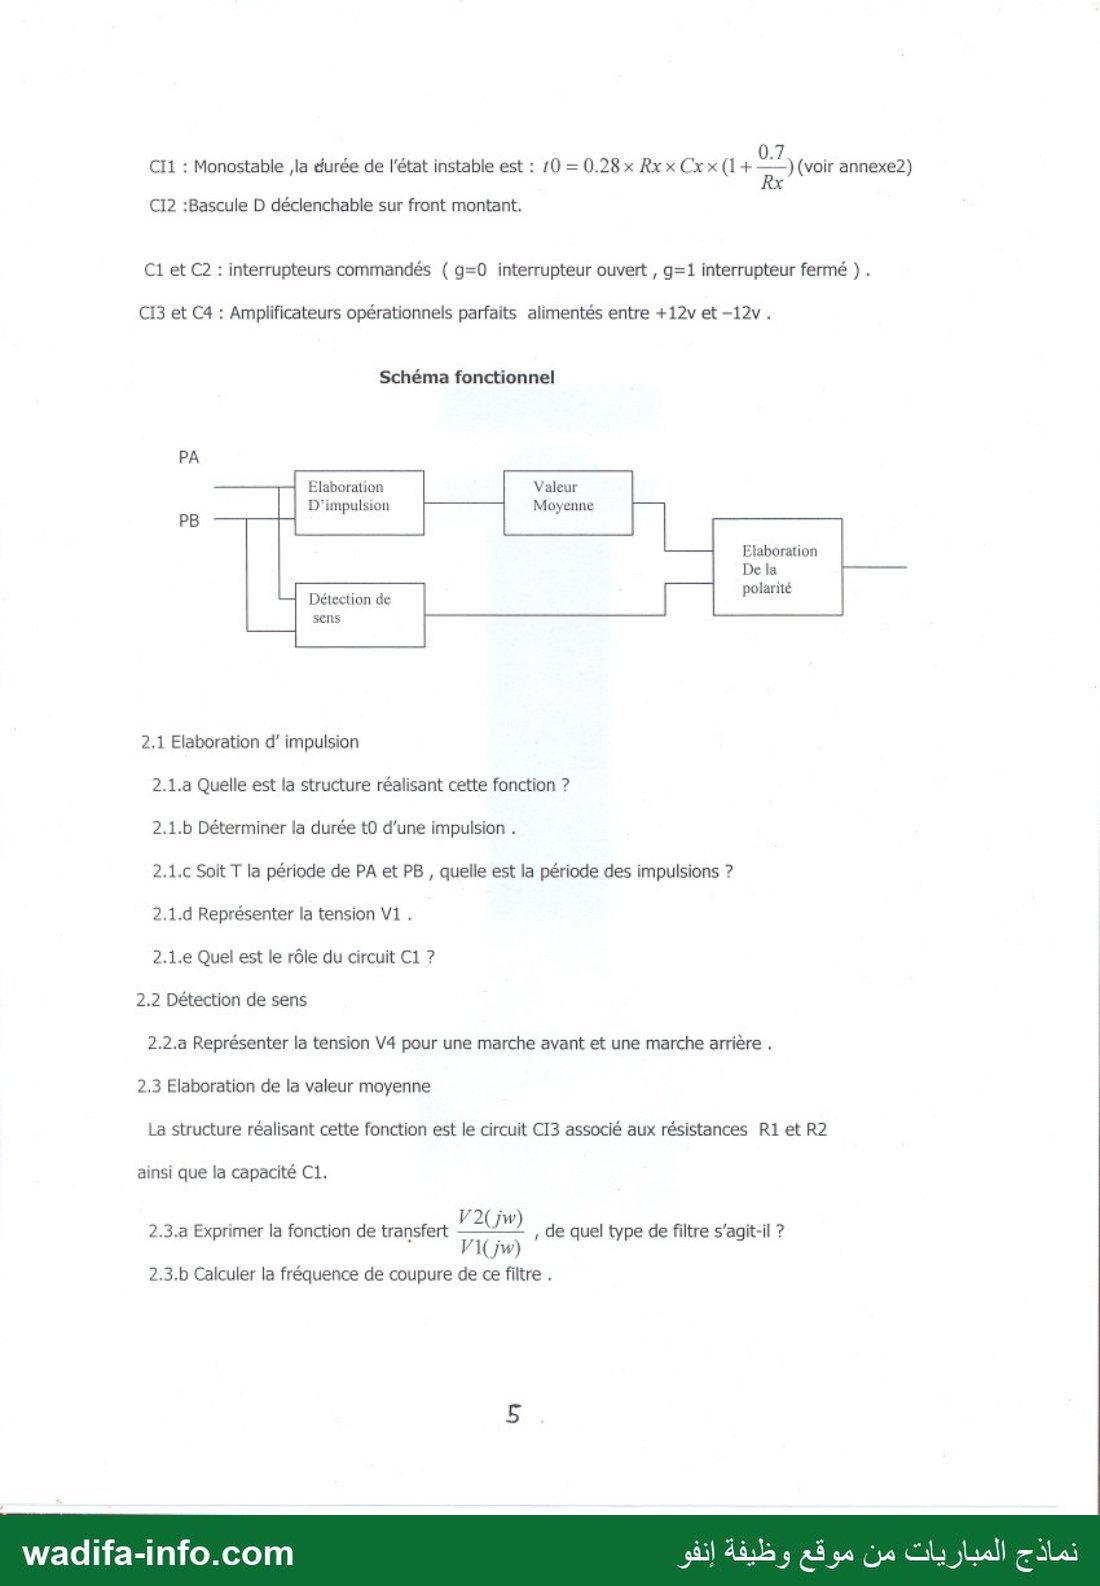
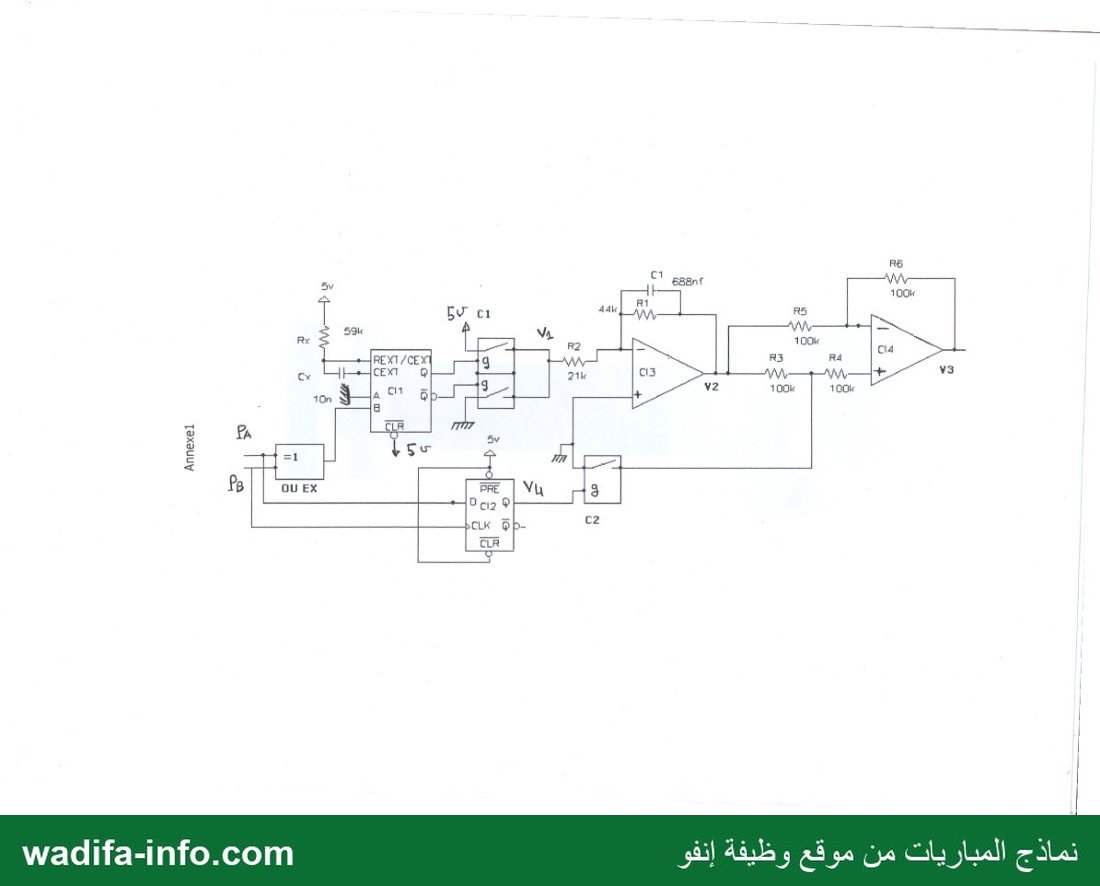
— صفحة 1 — 4017/3008 0010866 720227 5 Ministère de l'Education Nationale de l'Enseignement Supérieur, de la Formation des Cadres et de la Recherche Scientifique Présidence du Concours National Commun 2005 Ecole Hassania des Travaux Publics EHTP | Concours National Commun d'Admission | aux Grandes Ecoles d'Ingénieurs ou Assimilées | Session 2005 SCIENCES INDUSTRIELLES EPREUVE DE TECHNOLOGIES ET FILIERE TSI | Durée de l’épreuve : 6 heures نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 2 — Concours National Commun Session 2005 CONCOURS NATIONAL COMMUN D'ADMISSION AUX GRANDES ECOLES D'INGENIEURS MAROCAINES Epreuve de Technologies et Sciences Industrielles Durée : 6 heures Composition du sujet : Le Sujet comporte deux parties indépendantes : -PARTIE GENIE MECANIQUE . -PARTIE GENIE ELECTRIQUE. IL EST DEMANDE DE TRAITER LES DEUX PARTIES SUR DEUX COPIES SEPAREES Le sujet comporte : Partie Mécanique : -Enoncé dusujet : pagesde1/5à5/5. - Documents : : Document 1 et Document 2. - Document réponse : 1 Document Réponse. Partie Electrique : -Enoncédusujet : pagesdelà6. - Annexes : Annexe 1 et Annexe 2. Il est conseillé de lire la totalité de l'énoncé avant de commencer l'épreuve. Si au cours de l'épreuve le candidat repère ce qui semble être une erreur d'énoncé, il le signale sur sa copie et poursuit sa composition en expliquant les raisons des initiatives qu'il est amené à prendre. Aucun document supplémentaire n'est autorisé. Calculatrice autorisée. نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 3 — SYSTEME FLEXIBLE DE PRODUCTION 1-INTRODUCTION Un système flexible de production avec un chariot filoguidé est un atelier automatisé composé de 7» postes et d’un système de manutention utilisant un chariot filoguidé qui assure le transport des jobs entre les postes ainsi que le transport entre les postes et la station d’entrée/sortie. La trajectoire à suivre par le chariot est donnée par un champ magnétique crée par la circulation d’un courant dans un fil conducteur noyé dans le sol. La coordination des déplacements est assurée par un gestionnaire de trafic centralisé, qui communique au chariot les consignes de vitesse et de déplacement par voie hertzienne. L’une des principales contraintes de fonctionnement à prendre en compte pour ce type de système est la gestion des priorités. La partie « GENIE MECANIQUE » s’intéresse à un système flexible de soudage par friction inertielle. La partie « GENIE ELECTRIQUE » s’intéresse aux questions relatives à la commande du chariot Les deux parties doivent impérativement être traitées sur des copies séparées. PARTIE GENIE MECANIQUE SYSTEME DE SOUDAGE PAR FRICTION C’est un système composé de 3 postes et un chariot filoguidé, voir document -1-: -Poste I : fabrique des pièces de type I. -Poste II : fabrique des pièces de type II. -Poste III : assemble par soudage les deux pièces précédentes pour obtenir des pièces de type III. -Le chariot filoguidé assure le transfert des pièces entre les 3 postes selon le cahier des charges suivant : CAHIER DES CHARGES Les postes 1 et II sont de même niveau hiérarchique, et sont donc servis par le chariot dès qu’il soit disponible, selon l’ordre des demandes. Le poste III est prioritaire : en cas de demandes multiples, il est servi, dès que le chariot soit disponible, prioritairement quelque soit l’ordre des demandes. On donne sur le document -1- le Grafcet de coordination des taches : La tache « servir le poste i » est notée Ti L'information traduisant une demande de tache par un poste i est notée di L'information de fin de la tache i est notée fi. Question 1 : Donner l’inventaire des entrées/sorties. Page 1 sur 5 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 4 — Question 2 : Après avoir rappelé la cinquième règle d'évolution d’un Grafcet, quelle est la particularité des étapes initiales 10 , 20 et 30. Pour vérifier le cahier des charges, on utilise un paramètre T (en seconde) tel que : - La durée de la tache I est : T - La durée de la tache II est : 1 - La durée de la tache 111 est : 21 Question 3 : Compléter le chronogramme du « document à rendre ». Le cahier des charges est-il vérifié. PRINCIPE DE SOUDAGE PAR FRICTION INERTIELLE Le principe du soudage de deux pièces notées 1 et 2 peut être décrit en quatre phases : a anse £: _ E Phase 1: Om I Phase 2 Opel وج Phase 3: Sep ét se 4: 3 Phases de soudage Phase-1- : la pièce à souder n°1, solidaire d’un ensemble de volants d’inertie, est mise en rotation grâce à un moteur hydraulique. Quand la vitesse de rotation N a atteint la vitesse de soudage Ns désirée, l’alimentation du moteur hydraulique est coupée. La pièce à souder n°1 est alors libre en rotation. Phase-2- : Un vérin hydraulique de poussée amène la pièce à souder n°2 en contact avec la pièce n°1 et exerce l’effort nécessaire au soudage. Phase-3- : Les conditions thermo-mécaniques du soudage sont réalisées : le vérin de poussée avance sous effort contrôlé. À l’arrêt de la broche, l’énergie cinétique s’est transformée intégralement en énergie thermique permettant la soudure des deux pièces. Phase-4- : L’effort F est maintenu pendant une dizaine de secondes. Pour choisir et mettre en œuvre la machine à souder, il faut connaître, pour chaque soudure : -le moment d’inertie 1 des volants d’inertie -la vitesse de rotation Ns -l’effort F. Afin de déterminer ces valeurs, des essais ont permis de mettre en évidence les paramètres nécessaires à la réalisation d’une soudure : (M el/ 2)] , M étant un point des surfaces en -la vitesse au début du soudage V, = contact sur le rayon moyen. Page 2 sur 5 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 5 — -le travail Ws (en joules par mm*) des actions de contact au cours du soudage entre les pièces 1 et 2 -la pression de contact ps entre les pièces. On désire souder le tourillon avant d’un compresseur (pièce 2) sur le disque (pièce 1), des pièces en alliage de nickel dont les caractéristiques de soudage sont : V, =100m/min , W, =110J/mm° , P, =355.10° Pa Surface à souder 0522.141 مسي — _ 2 St0 1 2 8 Tourillon avant Rayon int:Rint=101mm Rayon ext:Rext=116mm PIECES À SOUDER Question 4 : Déterminer la vitesse de rotation Ns (en tr/min). Question 5 : Déterminer l’effort F Question 6 : Déterminer le moment d’inertie I. L'atelier dispose de trois machines de soudage par friction inertiel dont les capacités maximales sont les suivantes : 600 tr min Question 7 : Quelle machine doit-on choisir pour réaliser cette soudure ? Page 3 sur 5 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 6 — REALISATION DE LA LIAISON BROCHE-BATI Objectifs de l’étude : Pour garantir les propriétés attendues de la soudure, la pression de contact entre les deux pièces à souder doit être uniforme. Pour cela, le cahier des charges impose : -Faux rond de la broche a › 0,05 mm -Voile de la broche e › 0,25.10 “rad . 8 06 = LX, +aÿ, (avec a = faux — rond dela broche) 0+0 5) = 25 Z,) 89 (GX) =(H,P,)=e ع 10712616 86 Le repère R,(O, X,» Ÿ» Z,) lié au bâti 0 avec ÿ, verticale ascendante, est galiléen. On pose l'accélération de la pesanteur . ,3 ع- - ع Les repères R (O,%,, HZ) et R,(G, X,, ÿ,, Z,) sont liés à l’ensemble en rotation 1 de masse m On note R(0 ›1)= X à, +Y Ÿ, + Z و2 larésultante des actions mécaniques exercées par Osur 1. Question 8 : Déterminer le vecteur vitesse puis le vecteur accélération du point G, dans le mouvement de 1 par rapport à 0. Question 9 : Par application du théorème de la résultante dynamique à 1 en projection selon l’axe ,مز déterminer Y en fonction de m, g,aet0. Un capteur d’effort enregistre la composante Y pendant la phase 1, 167100 composanta Y (on N) au moment où la vitesse de rotation est constante et vaut 148tr/min. (voir 187050 courbe ci-contre). 167000 Question 10 : Déterminer la masse m du ; volant d’inertie, et le faux rond a de la as broche. Le cahier des charges est-il 1881 respecté: ٠ 45 SD 135 480 225 270 315 360 Page 4 sur 5 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 7 — L’ensemble en rotation 1 est guidé par deux roulements en O et en A. On adopte la modélisation de la figure suivante : 04-73 , OG=LE, où 1=0,7m et L=0,9m On se place dans le cas le plus défavorable où : -masse max de 1 est m=20000kg -la résultante des actions mécanique exercée par 2 sur | ‘où F = 77 Les effets de l’inertie sont négligeables, ce qui permet d'admettre que les actions mécaniques, en 0 et en A, exercées par 0 sur 1 sont représentables par : XX Yo 5 Y,ÿ 0 0 ١ 0 م( Question 11 : Par application du Principe Fondamentale de la statique, déterminer puis calculer numériquement ول et Y,. Les roulements choisis sont de type à rouleaux coniques à deux rangées de rouleaux pour lesquels les actions mécaniques provoquent un déplacement radial & dépendant du rapport entre l’effort axial X et l’effort radial Y :voir figure-1- du document-2-. Question 12 : Evaluer les déplacements radiaux de chaque roulement. En déduire l’amplitude du faux rond et du voile de la broche. Le cahier des charges est-il respecté ? Pour limiter les déplacements radiaux, le constructeur a choisi d’implanter un vérin (diamètre de piston 477mm et diamètre tige 230mm), alimenté par une pression p de 25MégaPascals (voir figure ci-contre). pression م Question 13 : Valider numériquement cette solution Pour la suite, on assimile le solide 1 à une poutre de section constante, en liaison ponctuelle en À et en O avec le bati 0 comme indiqué sur la figure-2- du document-2-. Question 14 : Déterminer numériquement Ÿ, et Ÿ,. Question 15 : Soit S, une section d’abscisse x quelconque de la poutre comprise entre À et G. Déterminer le moment de flexion le long de [AG] en fonction de d et x. Question 16 : D’après les données de la figure-2-, déterminer le torseur des déplacements de la section 524 au point © : (D(S a } = ! ee ; ‘| y 1 Page 5 sur 5 نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 8 — Chariot Fil conducteur (trajectoire à suivre) Roue duéctrice 591081 5980 UOIJEUIP1003 OP J99J21F) DOCUMENT-1- نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 9 — 0,04 j Déplacement 3 (en mm) Y=500 kN | 0,02 4 pour le roulement en pour le roulement en | 0015 = Y=300 kN 0,01 1 Figure-1- Figure-2- d = 0,8m DOCUMENT-2- نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 10 — هج هد تت يدانا ب يجيب نه م Document à rendre نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 11 — PARTIE GENIE ELECTRIQUE CHARIOT FILOGUIDE L étude est relative au dispositif de guidage du chariot , à la mesure de sa vitesse de déplacement et à la modélisation dynamique de la chaine de retour en vitesse 1. ETUDE DU CAPTEUR DE POSITION. Le capteur magnétique est constitué de deux bobines carrées orthogonales ,de coté 2.a Jet d'une électronique de traitement permettant d'obtenir une tension E proportionnelle à l'écart de position X du chariot par rapport au fil de guidage . Schéma fonctionnel du capteur Capteur de référence 02 Ecart de positon X Multiplication Capteur de position Disposition des bobines Bobine A Bobine B Fil de guidage نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 12 — 1.1 Captage de référence Un fil rectiligne ,parcouru par un courant I, est posé à la surface d’un sol horizontal . Une bobine carrée de coté 2.3 est placée dans un plan vertical .Son centre est à une distance Y du 50 ٠ Bobine A 7 ES لهج On rappelle que le champ magnétique H en un point M placé a une distance r d'un fil rectiligne parcouru par un courant 1 est un vecteur de module : 1 11 جح dont la direction est normale au plan défini par M et le fil ,et dont le sens est donné par la règle du bonhomme d'Ampère conformément à la figure suivante : On rappelle u la perméabilité magnétique dans l'air : 1 x10 "H-m حجهنا نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 13 — Les tensions ua et ub sont appliquées à l'entrée d’un multiplicateur de tensions suivi d’un filtre passe-bas qui élabore la valeur moyenne E du produit K.ua.ub . Cette grandeur E est l'image de la position du chariot par rapport au fil de guidage. 1.3.a Exprimer le produit U=K .ua.ub (I=1 A,N=250 spires F=10 KHz et a=Sx10 "m) . 1.3.b Calculer la valeur moyenne Ede U . 1.3.c Dimensionner K pour avoir une sensibilité de 1 volt par centième d'écart de X . 2 .Mesure de la vitesse . Afin de pouvoir maintenir la vitesse du chariot conforme à la consigne fournie par le gestionnaire de trafic le programme d’asservissement doit disposer de la vitesse réelle sous forme d'un nombre binaire . Un capteur fournit des signaux logiques PA et PB , de nivaux logiques TTL , périodiques Et de même fréquence F=1/T. La fréquence est proportionnelle à la valeur absolue de la vitesse du chariot et vaut 2 Khz /m/s . Le retard entre PA et PB est de T/4 . selon le sens de déplacement on obtient les chronogrammes Suivants : Marche avant A Marche arriere لهل ادام T 4 T/4 La structure qui traite ces signaux est donnée à l'annexe! . نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 14 — CI1 : Monostable ,la durée de l'état instable est : #0 = 0.28 x Rx x Cx x (1 + = (voir annexe2) 2 CI2 :Bascule D déclenchable sur front montant. C1 et C2 : interrupteurs commandés ( g=0 interrupteur ouvert , g=1 interrupteur fermé ) . CI3 et C4 : Amplificateurs opérationnels parfaits alimentés entre +12v et -12v . Schéma fonctionnel Elaboration Valeur D'impulsion Moyenne Elaboration De la polarité 2.1 Elaboration d' impulsion 2.1.a Quelle est la structure réalisant cette fonction ? 2.1.b Déterminer la durée t0 d’une impulsion . 2.1.c Soit T la période de PA et PB , quelle est la période des impulsions ? 2.1.0 Représenter la tension V1 . 2.1.e Quel est le rôle du circuit C1 ? 2.2 Détection de sens 2.2.a Représenter la tension V4 pour une marche avant et une marche arrière . 2.3 Elaboration de la valeur moyenne La structure réalisant cette fonction est le circuit CI3 associé aux résistances R1 et R2 ainsi que la capacité C1. V2( jw) V1( jw) 2.3.a Exprimer la fonction de transfert , de quel type de filtre s'agit-il © 2.3.b Calculer la fréquence de coupure de ce filtre . نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 15 — 2.3. Compte tenu de la fréquence de la tension V1 , expliquer comment obtient-on la valeur moyenne de V1 ?( cette valeur moyenne est V2). 2.3.0 Calculer la valeur moyenne V2 2.4 Fonctionnement de l'ensemble On considère que la fonction élaboration de la valeur moyenne est réalisée . 2.4.3 Pour une période de PA et PB égale à 4.to ,tracer les chronogrammes de V1,V2 et V3 en marche avant et marche arrière 2.4.b Comment se fait la détection de sens ? نماذج المباريات من موقع وظيفة إنفو wadifa-info.com — صفحة 16 — 88 100“ 1م wadifa-info.com نماذج المباريات من موقع وظيفة إنفو — صفحة 17 — Annexe 2 fonctionnement du monostable 5 8 t0=0.28x RxCx(1+ 0.7 ) to=0.28x RxCx(1+—") نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
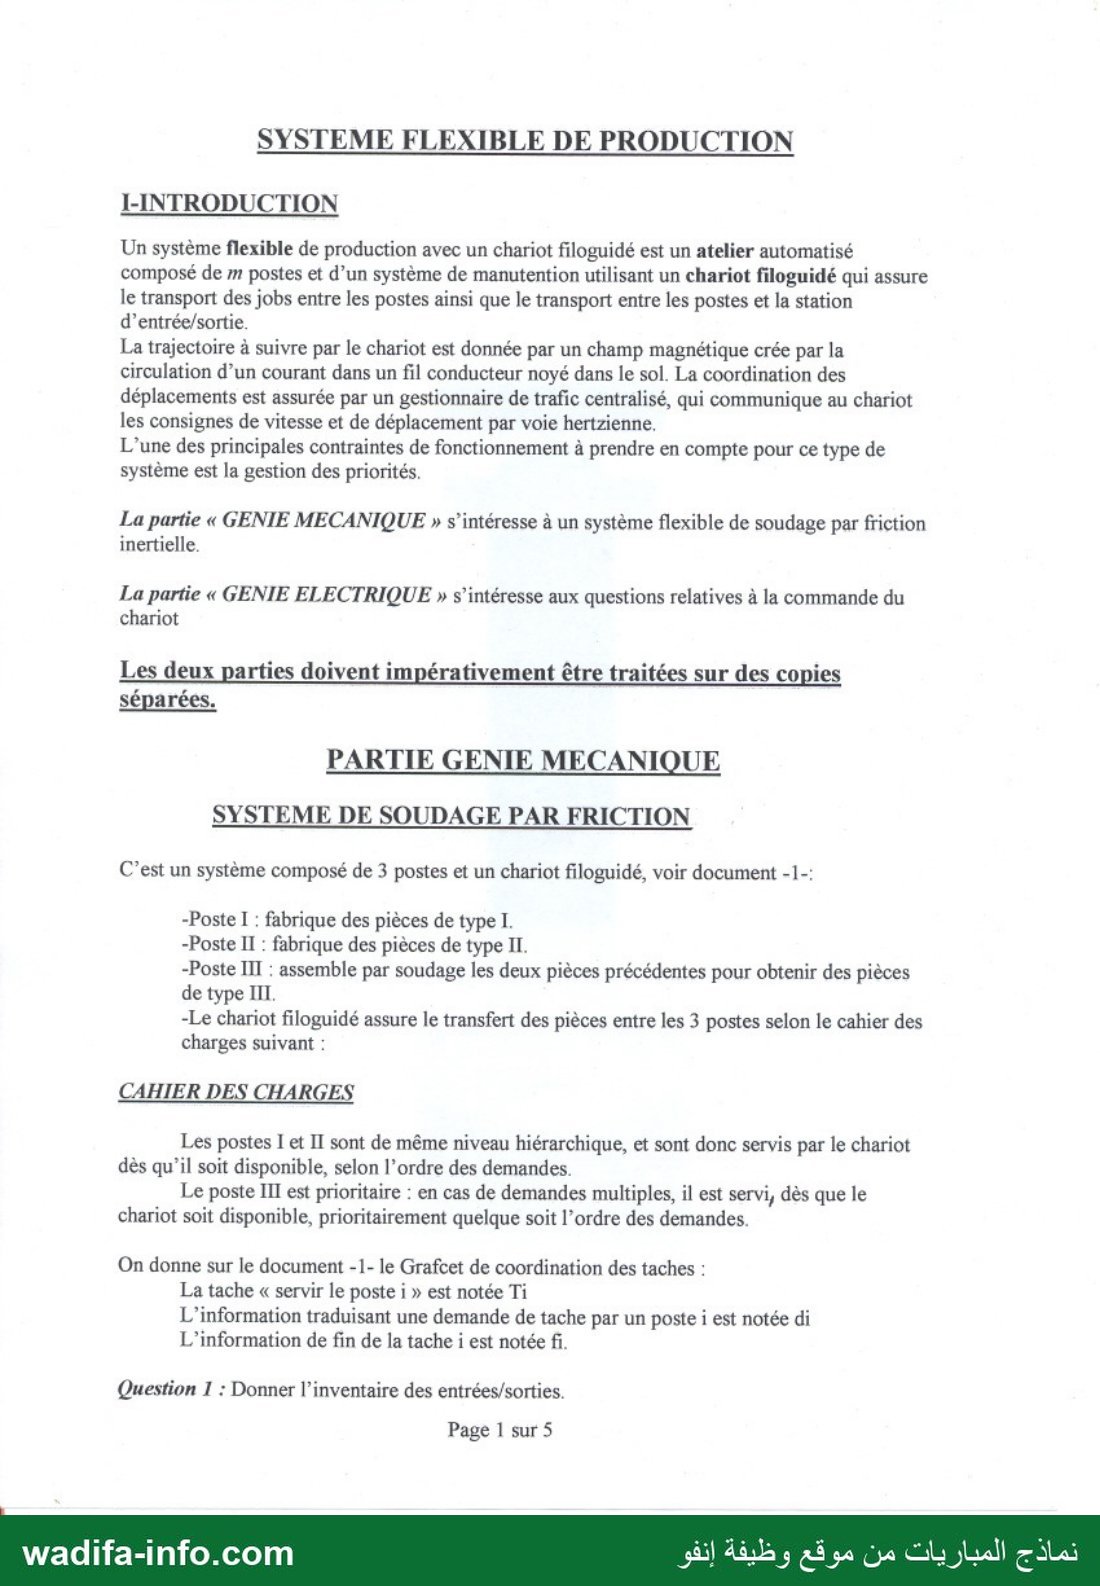
Ce sujet est l'épreuve de Technologies et Sciences Industrielles du Concours National Commun (CNC) 2005, filière TSI (présidence EHTP), concours d'admission aux grandes écoles d'ingénieurs marocaines. Durée : 6 heures, calculatrice autorisée, aucun document. C'est un problème en deux parties indépendantes à rédiger sur deux copies séparées, autour d'un système flexible de production desservi par un chariot filoguidé : une partie génie mécanique (Grafcet de coordination et gestion des priorités, dimensionnement d'un soudage par friction inertielle, dynamique et statique de la broche, roulements, vérin de compensation, flexion d'une poutre) et une partie génie électrique (capteur magnétique de position, mesure de vitesse par signaux en quadrature : OU exclusif, monostable, bascule D, filtre actif, inverseur commandé). Attention : la page 3 de la partie électrique (questions 1.1 et 1.2 sur les tensions induites ua et ub) manque dans le scan. Voici une correction méthodologique proposée.
💡 Avant de commencer : en 6 heures, partagez le temps à peu près à parts égales entre les deux copies. Côté mécanique, les questions 4 à 7 (énergie cinétique, pression, choix de machine) et 11 (PFS) sont rapides et très rentables ; le chronogramme (Q3) demande de dérouler le Grafcet pas à pas sans se tromper sur les réceptivités. Côté électrique, la chaîne de mesure de vitesse (partie 2) est entièrement calculable à partir de l'annexe 1 : c'est elle qu'il faut sécuriser.
Partie génie mécanique : Grafcet de coordination
Question 1 : inventaire des entrées/sorties
- Entrées : demandes de tâche d1, d2, d3 (exploitées sur front montant) et fins de tâche f1, f2, f3.
- Sorties : ordres T1, T2, T3 (« servir le poste i »), associés aux étapes 13, 23 et 32.
- Variables internes utilisées dans les réceptivités : X12, X22, X31 (états d'étapes). L'étape 100 représente la ressource « chariot disponible ».
Question 2 : cinquième règle et étapes 10, 20, 30
- Règle 5 : si une étape doit être simultanément activée et désactivée, elle reste active (priorité à l'activation).
- Particularité : la transition di↑ a l'étape i0 en amont et, par la divergence en ET, à la fois i1 et i0 en aval. Au franchissement, i0 est désactivée et réactivée en même temps : d'après la règle 5, 10, 20 et 30 restent actives en permanence. Elles servent à mémoriser chaque nouvelle demande sans jamais bloquer la réception d'une demande suivante.
Question 3 : chronogramme (durées T, T, 2T)
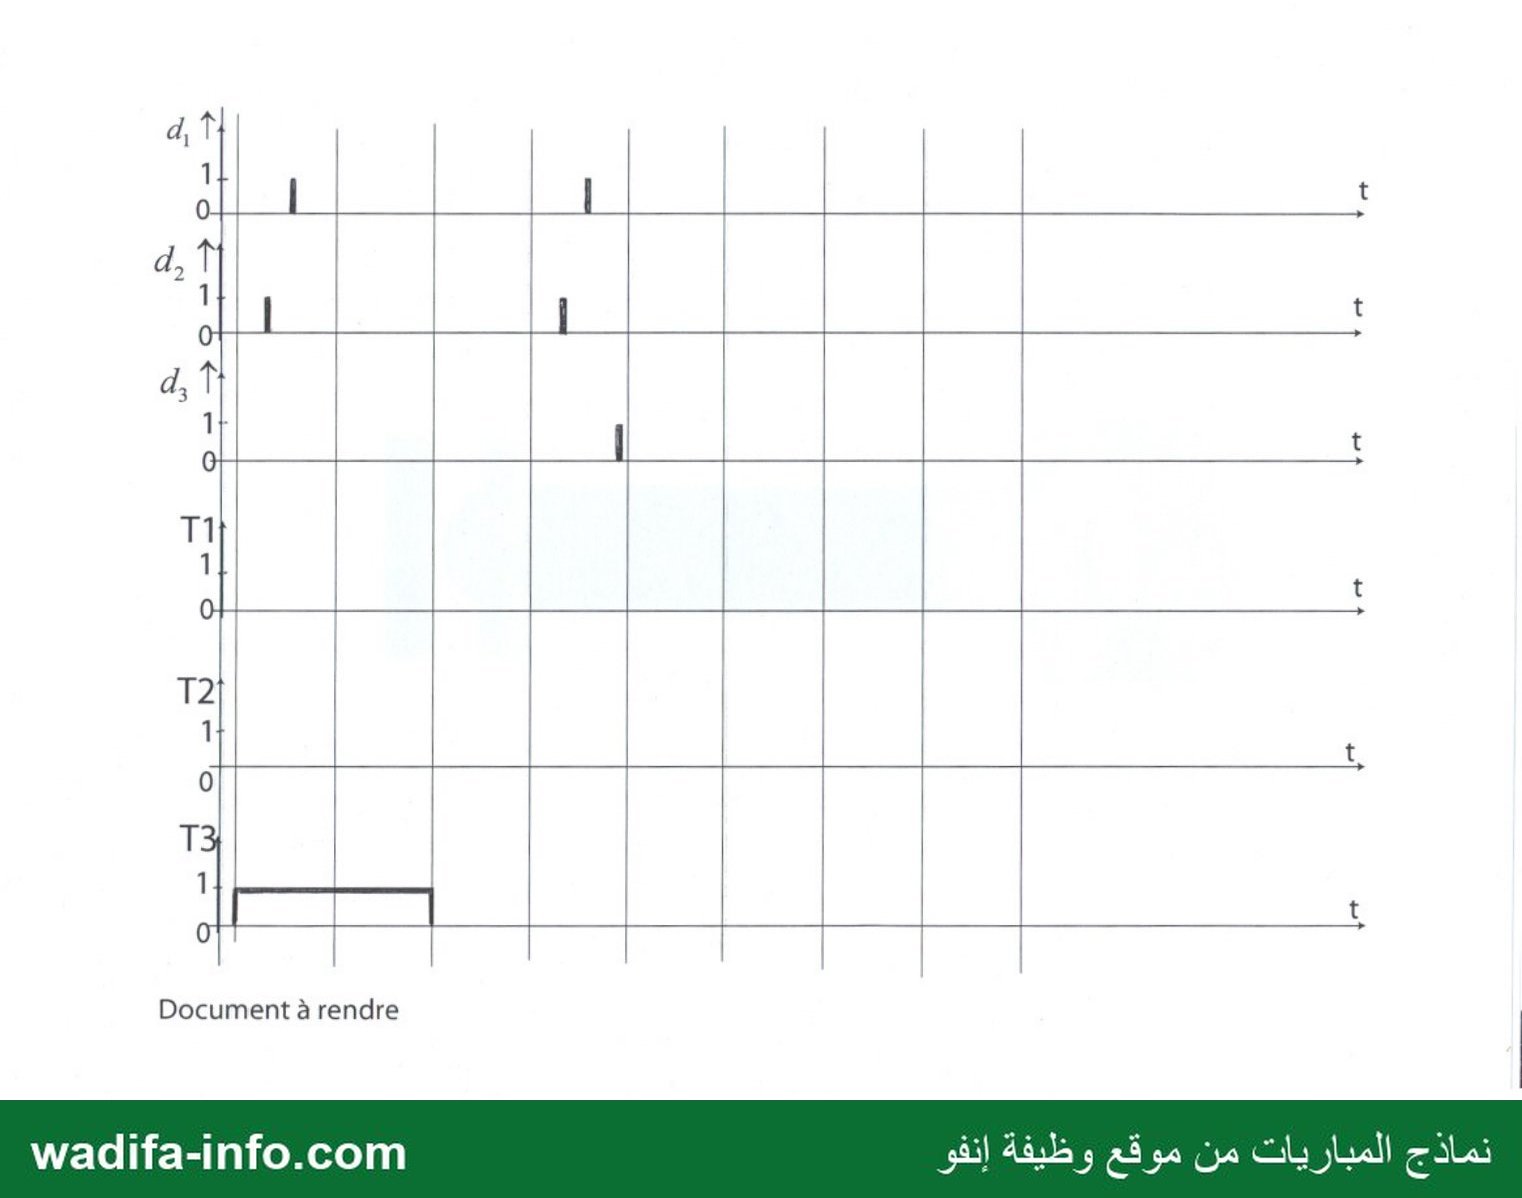
Lecture du document à rendre (une division = T) : T3 actif de 0 à 2T ; d2↑ vers 0,3T, d1↑ vers 0,6T ; puis d2↑ vers 3,3T, d1↑ vers 3,6T et d3↑ vers 3,9T. Déroulement :
- 0,3T : 21 puis 22 (X̄12·X̄31 vrai) : le poste II est en file d'attente. 0,6T : 11 actif, mais 11→12 est bloqué par X22.
- 2T : f3 rend le chariot (100). 22·100·X̄31 donne T2 de 2T à 3T ; 22 se désactive, donc 12 s'active.
- 3T : f2, 100 actif : T1 de 3T à 4T. À 3,3T, 22 est de nouveau actif (X12 = 0) ; à 3,6T, 11 attend ; à 3,9T, 31 est actif.
- 4T : f1. La transition vers 23 est bloquée par X̄31, celle vers 32 (réceptivité =1) est franchie : T3 de 4T à 6T.
- 6T : T2 de 6T à 7T, puis T1 de 7T à 8T.
Le cahier des charges est vérifié : les postes I et II sont servis dans l'ordre de leurs demandes (II avant I dans les deux cas), et le poste III, demandé en dernier (3,9T), est servi en premier dès que le chariot se libère (4T).
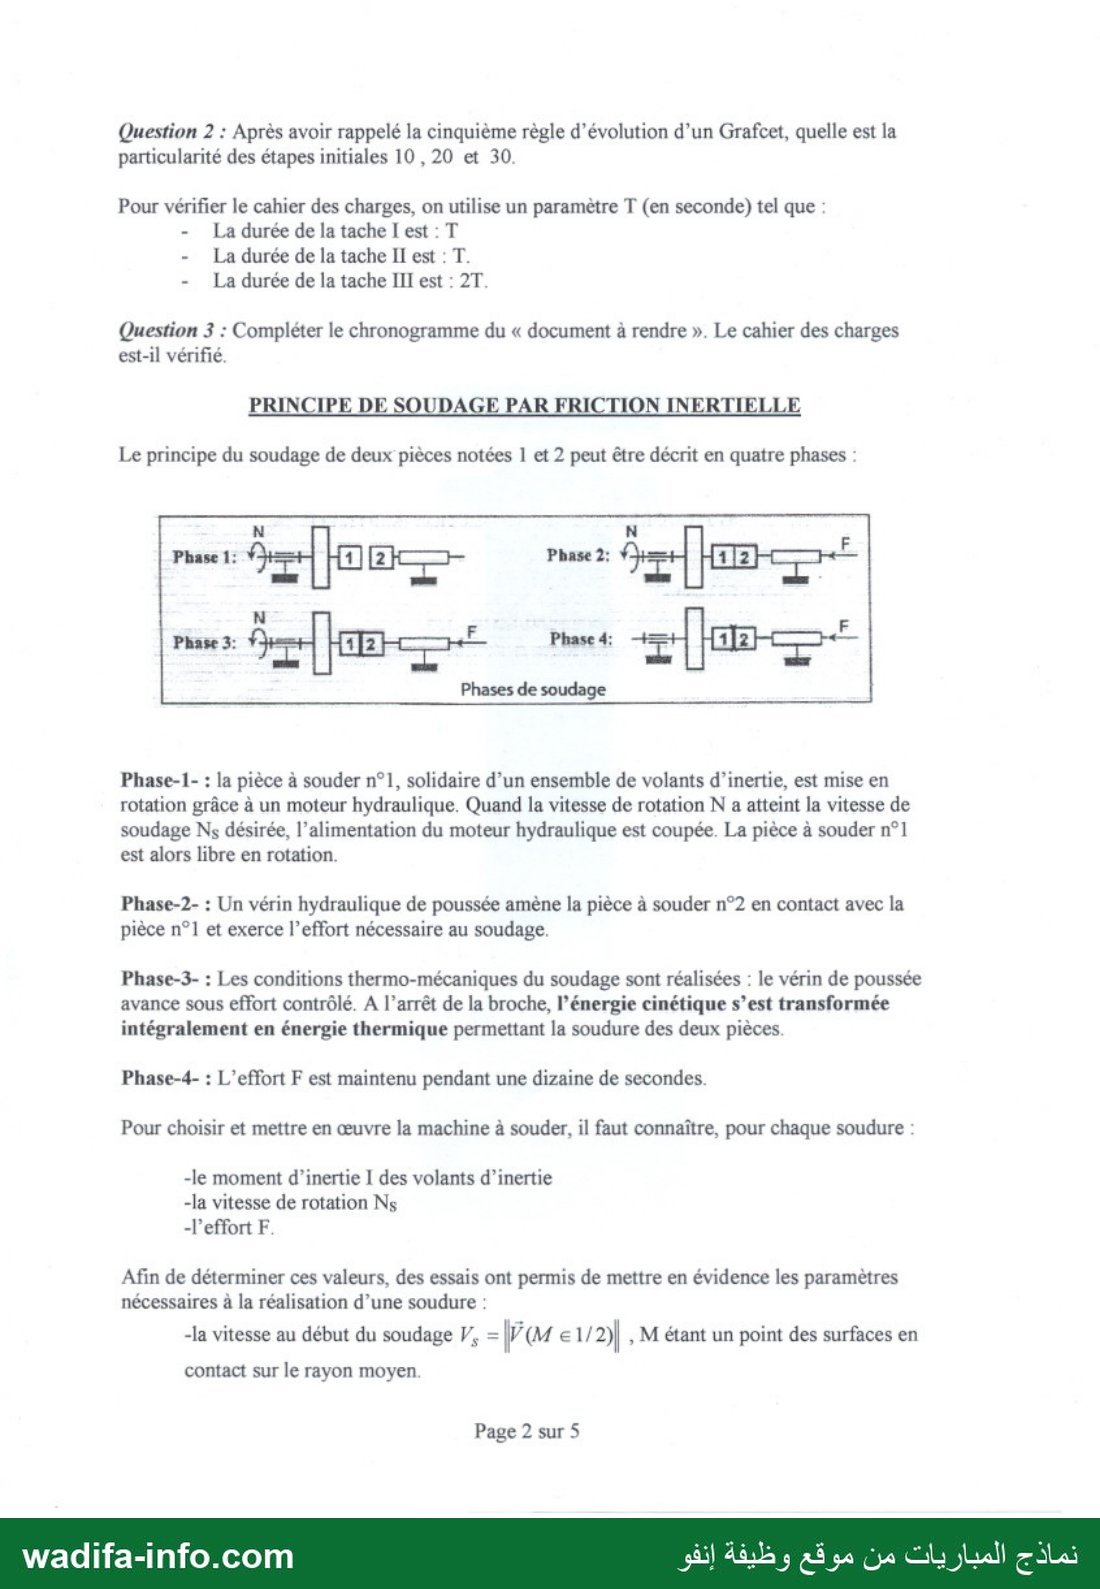
Soudage par friction inertielle
Question 4 : vitesse Ns
Rayon moyen Rm = (101 + 116)/2 = 108,5 mm. Vs = 100 m/min = 1,667 m/s. ωs = Vs/Rm = 1,667/0,1085 ≈ 15,36 rad/s, d'où Ns = 30ωs/π ≈ 147 tr/min (cohérent avec les 148 tr/min de la question 10).
Question 5 : effort F
Surface soudée : S = π(Rext2 − Rint2) = π(1162 − 1012) ≈ 10 226 mm2 = 1,023·10-2 m2. Pression uniforme : F = ps·S = 355·106 × 1,023·10-2 ≈ 3,63·106 N ≈ 3 630 kN.
Question 6 : moment d'inertie I
Toute l'énergie cinétique est convertie en chaleur de soudage : ½Iωs2 = Ws·S = 110 × 10 226 ≈ 1,125·106 J. D'où I = 2WsS/ωs2 ≈ 2 × 1,125·106/236 ≈ 9 530 kg·m2.
Question 7 : choix de la machine
Il faut F ≥ 3 630 kN, N ≥ 147 tr/min et I ≥ 9 530 kg·m2. MTI M1 (660 kN, 26 kg·m2) et MTI M2 (1 200 kN, 310 kg·m2) sont insuffisantes. On choisit la MTI M3 (4 070 kN, 600 tr/min, 12 000 kg·m2).
Liaison broche-bâti
Question 8 : vitesse et accélération de G
OG = Lx0 + ay1, avec y1 tournant autour de x0 (dy1/dt = θ'z1, dz1/dt = −θ'y1) :
- V(G, 1/0) = aθ' z1
- Γ(G, 1/0) = aθ'' z1 − aθ'2 y1
Question 9 : composante Y
Théorème de la résultante dynamique sur 1 (actions : 0→1 et pesanteur), projeté sur y0, avec y1·y0 = cos θ et z1·y0 = −sin θ :
Y − mg = m(−aθ'' sin θ − aθ'2 cos θ). À vitesse constante (θ'' = 0) : Y = mg − maθ'2 cos θ.
Question 10 : masse m et faux-rond a
- Lecture de la courbe : Ymin ≈ 166 915 N (θ = 0) et Ymax ≈ 167 080 N (θ ≈ 180°), ce qui est conforme à la loi en −cos θ.
- Valeur moyenne : mg ≈ 167 000 N, d'où m ≈ 167 000/9,81 ≈ 17 000 kg.
- Demi-amplitude : maθ'2 ≈ 82 N, avec θ' = 148 × 2π/60 = 15,5 rad/s (θ'2 ≈ 240). a ≈ 82/(17 000 × 240) ≈ 2·10-5 m = 0,02 mm.
- a ≈ 0,02 mm < 0,05 mm : le cahier des charges est respecté pour le faux-rond de fabrication. La lecture graphique donne ±10 % d'incertitude sur a.
Question 11 : PFS (m = 20 000 kg, F = 4 070 kN)
- Résultante sur x0 : XO − F = 0, d'où XO = 4 070 kN.
- Moment en O sur z0 : −lYA − Lmg = 0 (F est portée par l'axe), d'où YA = −(L/l)mg = −(0,9/0,7) × 196 200 ≈ −252 kN (effort vers le bas).
- Résultante sur y0 : YO = mg − YA, d'où YO ≈ 196,2 + 252,3 ≈ 448 kN.
Question 12 : déplacements radiaux, faux-rond et voile
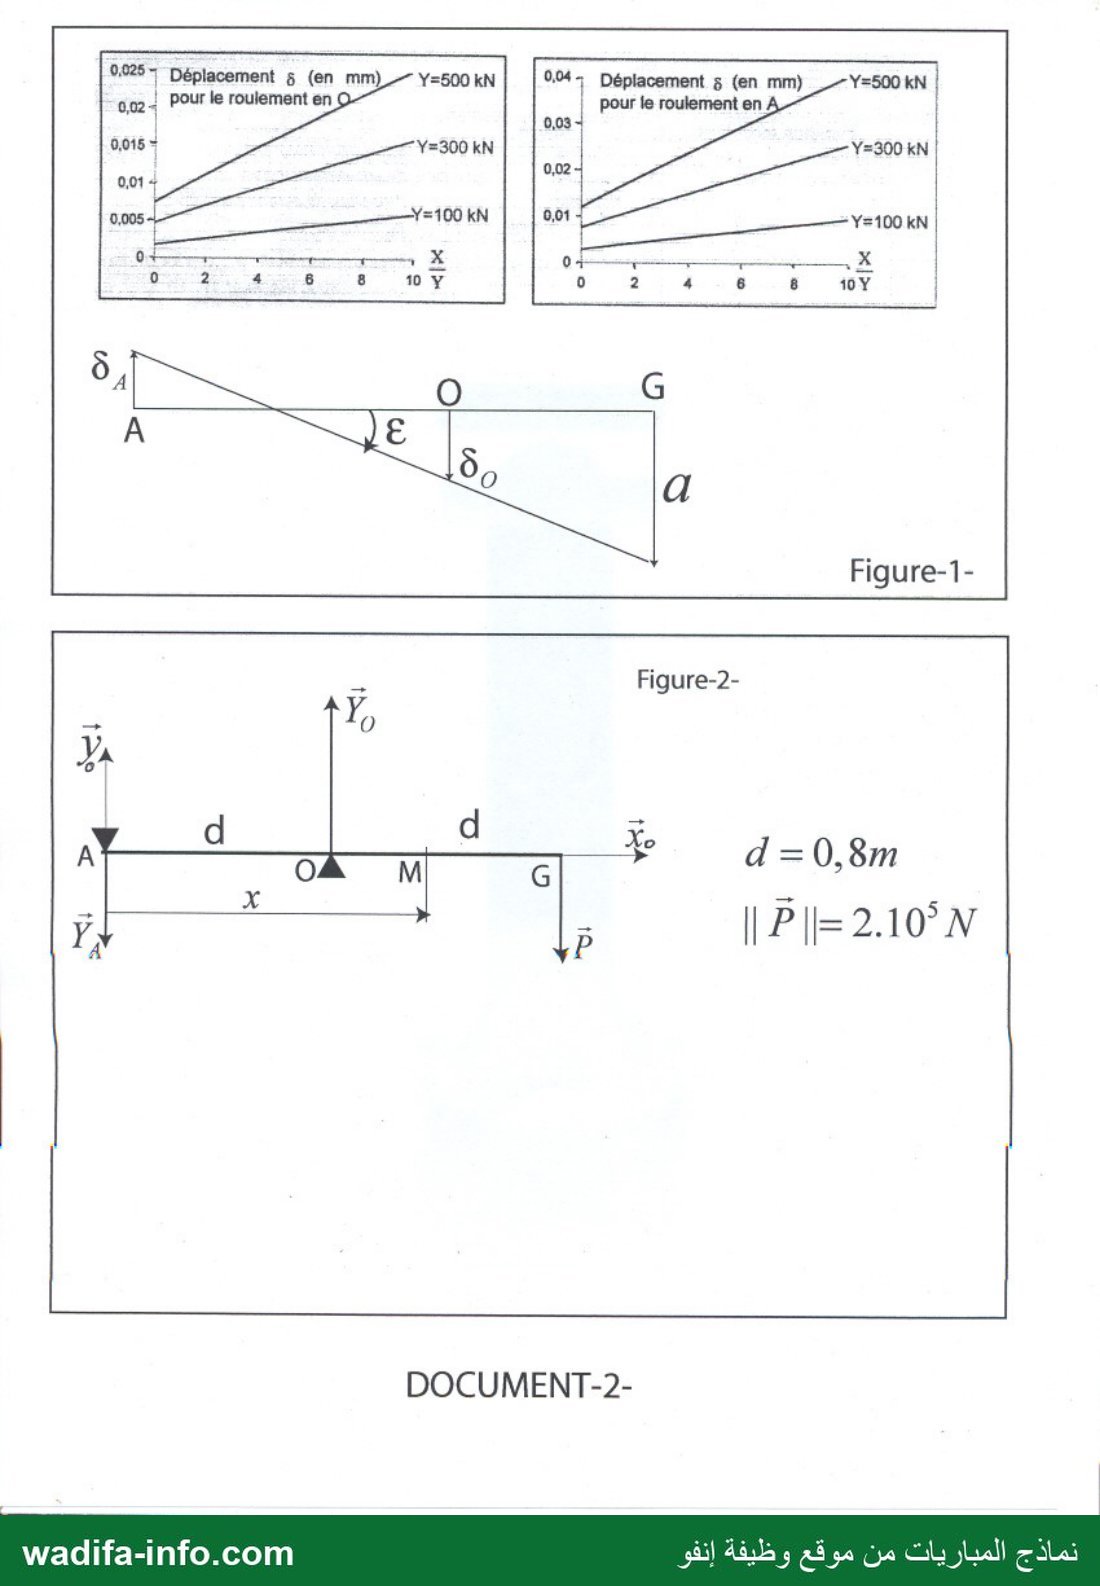
- Roulement O : X/Y = 4 070/448 ≈ 9,1 avec Y ≈ 448 kN. Par interpolation entre les courbes 300 kN (≈ 0,0145 mm) et 500 kN (≈ 0,0225 mm) : δO ≈ 0,020 mm.
- Roulement A : pas d'effort axial (X/Y = 0) avec Y ≈ 252 kN : δA ≈ 0,0065 mm.
- Figure 1 du document 2 : A et O se déplacent en sens opposés, d'où ε = (δA + δO)/l ≈ 0,0265/700 ≈ 3,8·10-5 rad et a = δO + εL ≈ 0,020 + 0,034 ≈ 0,054 mm.
- ε > 0,25·10-4 rad et a > 0,05 mm : le cahier des charges n'est pas respecté. La cause principale est le fort effort axial sur le roulement O.
Question 13 : validation du vérin
- D'après le schéma, la pression agit dans la chambre côté tige et pousse l'arbre selon +x0. Section annulaire : S = π(0,4772 − 0,2302)/4 ≈ 0,137 m2, d'où Fv = pS ≈ 25·106 × 0,137 ≈ 3 430 kN. Si l'on retient la pleine section, on trouve 4 470 kN.
- L'effort axial sur O devient XO = F − Fv ≈ 640 kN, soit X/Y ≈ 1,4 : δO ≈ 0,009 mm (δA inchangé ≈ 0,0065 mm).
- ε ≈ 0,0155/700 ≈ 2,2·10-5 rad < 2,5·10-5 rad et a ≈ 0,009 + 0,020 ≈ 0,029 mm < 0,05 mm : la solution est validée. Avec la pleine section, X/Y reste faible et la conclusion est la même.
Question 14 : poutre de la figure 2 (d = 0,8 m, P = 2·105 N)
Moments en O : YA·d = P·d, d'où YA = −2·105 y0 N (vers le bas) et YO = +4·105 y0 N (YO = 2P).
Question 15 : moment de flexion sur [AG] (x mesuré depuis A)
- On prend le moment des actions situées à droite de la section, avec la relation EIy'' = Mfz.
- Pour 0 ≤ x ≤ d : Mfz(x) = −P·x.
- Pour d ≤ x ≤ 2d : Mfz(x) = −P(2d − x).
- Le moment maximal est au droit de O : |Mf|max = Pd = 1,6·105 N·m.
Question 16 : torseur des déplacements en G
On intègre EIy'' = Mfz avec y(0) = y(d) = 0 et la continuité de y' en O. Sur [A,O] : EIy = −Px3/6 + Pd2x/6, d'où y'(d) = −Pd2/(3EI). Sur [O,G] (u = x − d) : EIy' = −P(du − u2/2) − Pd2/3.
- ω = y'(2d) = −5Pd2/(6EI)
- y(2d) = −2Pd3/(3EI)
Numériquement, ω ≈ −1,07·105/EI rad et y(2d) ≈ −6,8·104/EI m. Le produit EI n'est pas donné dans le scan : on laisse le résultat sous forme littérale.
Partie génie électrique : capteur de position
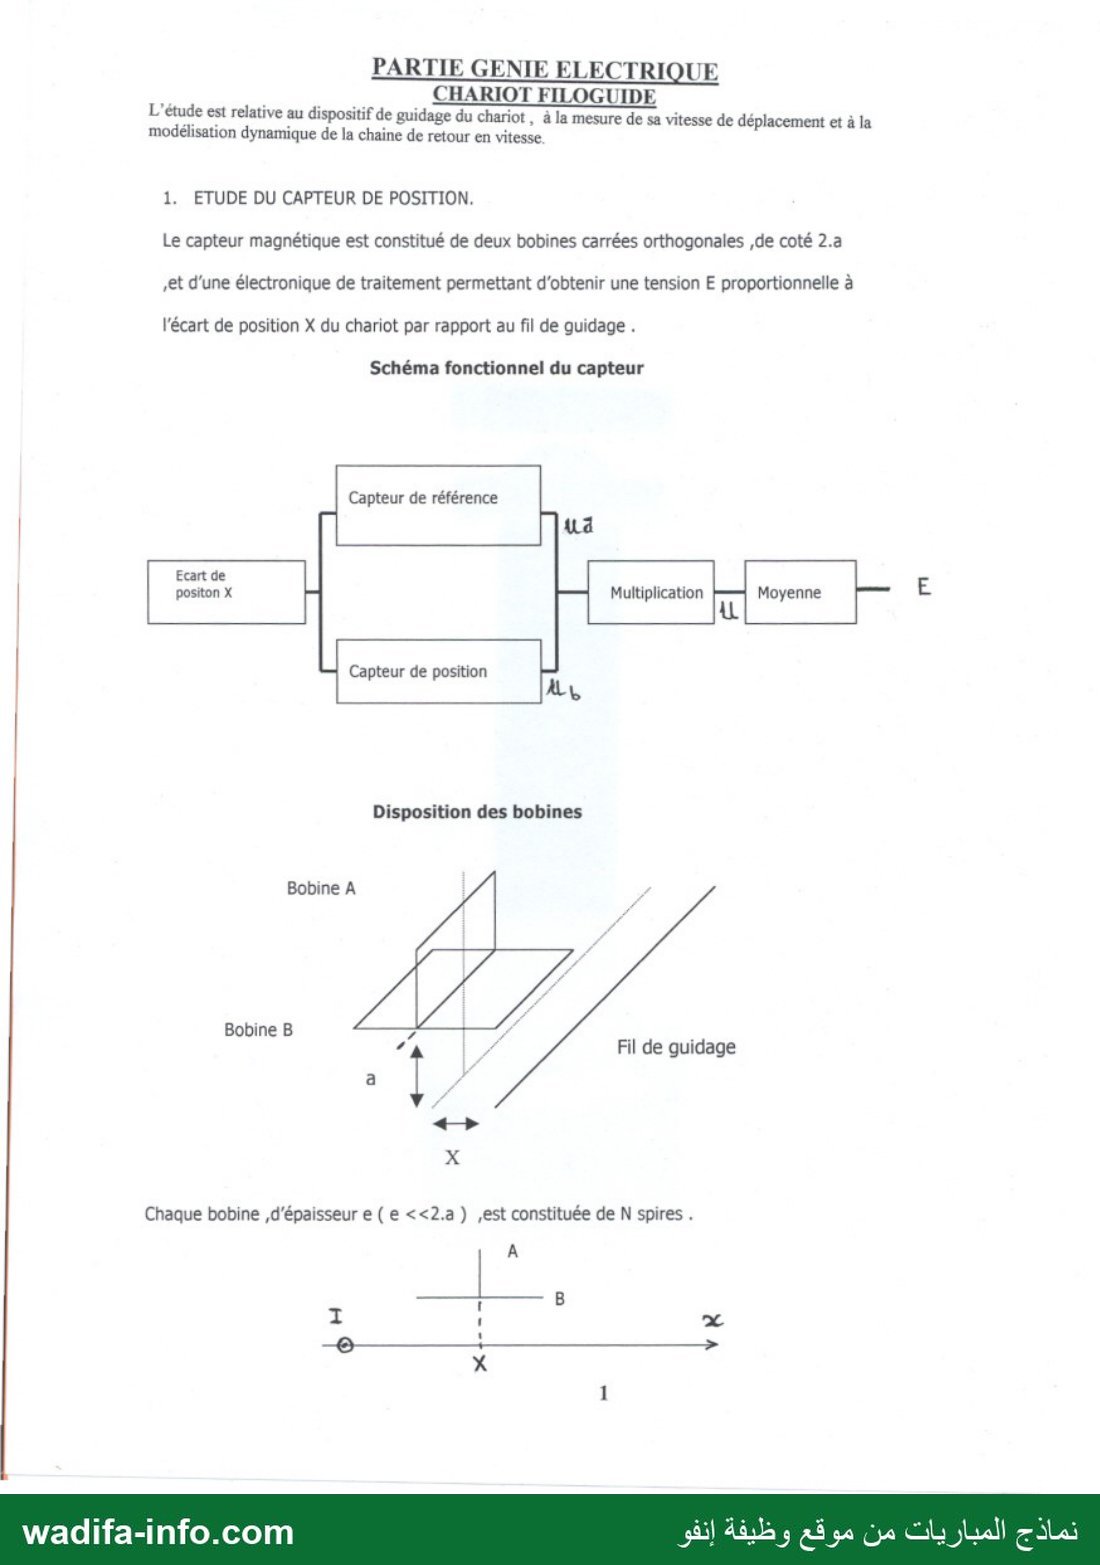
Page manquante : la page 3 de l'énoncé électrique (questions 1.1.x et 1.2) ne figure pas dans le scan. Les questions 1.3 en dépendent, on donne donc la méthode et un résultat sous hypothèses. D'après les figures, la bobine A (référence) est verticale et parallèle au fil, centrée à la hauteur Y ; la bobine B (position) est horizontale, à la hauteur h au-dessus du fil. Les deux sont décalées de X par rapport au fil.
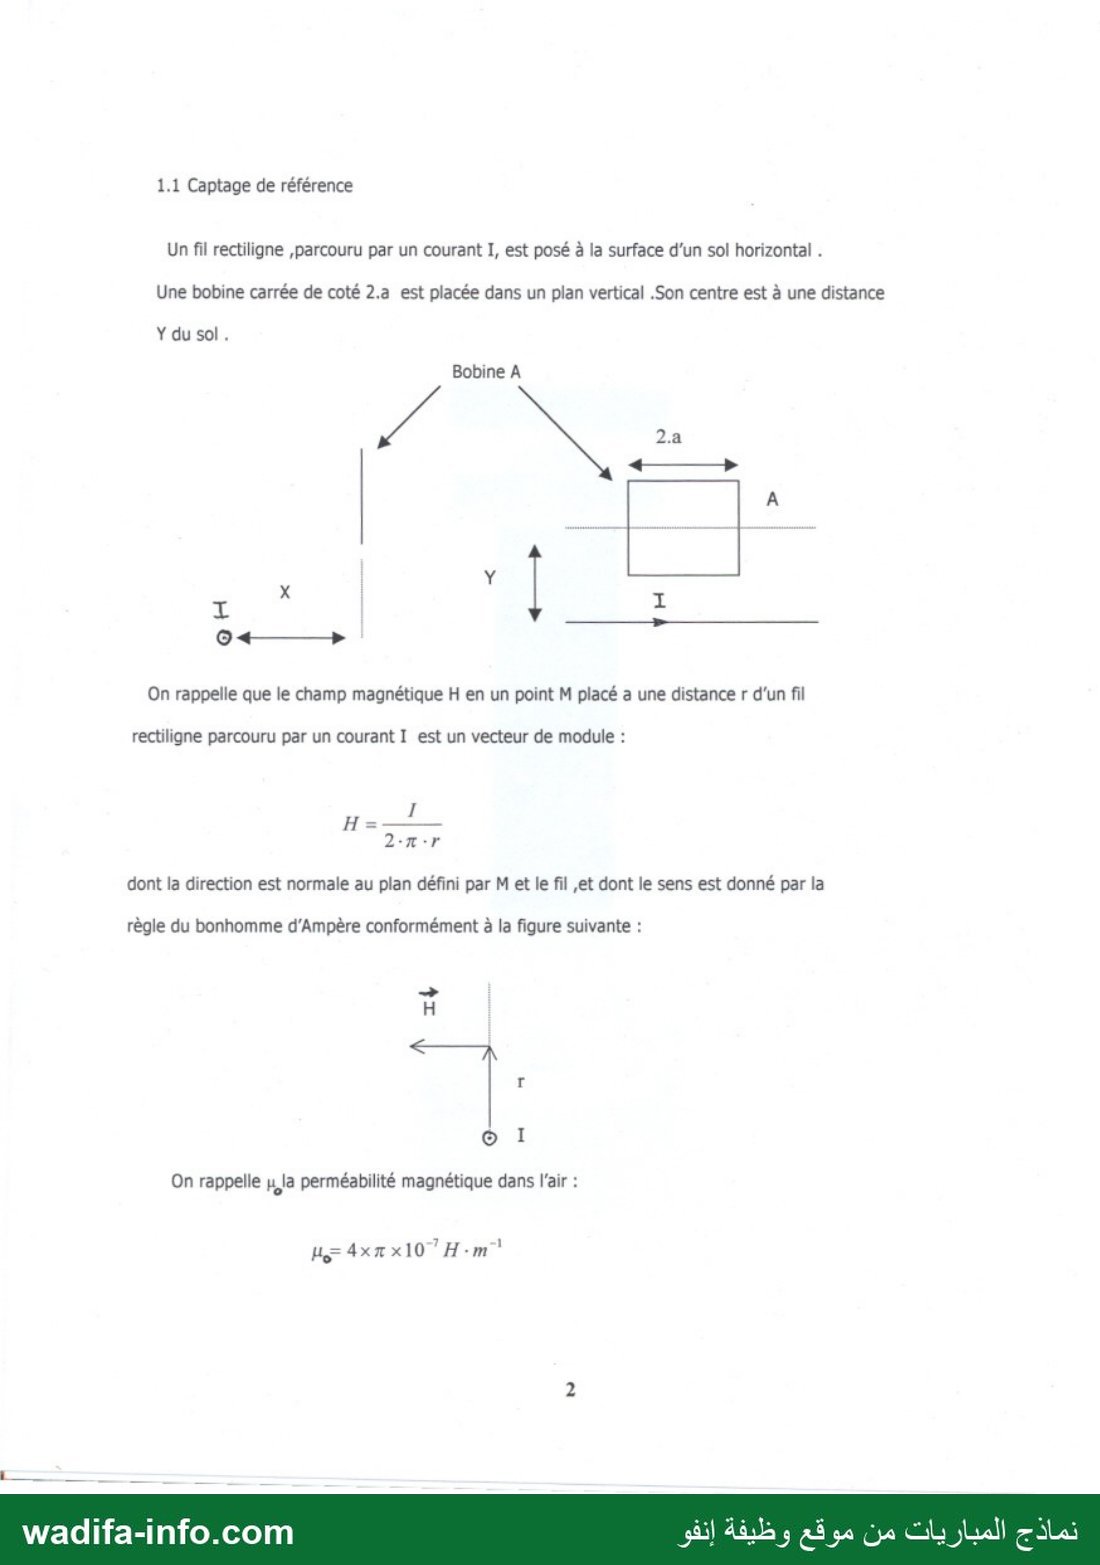
- Flux par spire (H = I/(2πr), B = μ0H, intégration sur la surface) :
ΦA = (μ0aI/2π)·ln[(X2 + (Y + a)2)/(X2 + (Y − a)2)], fonction paire en X, maximale pour X = 0 : c'est la référence.
ΦB = (μ0aI/2π)·ln[((X + a)2 + h2)/((X − a)2 + h2)], fonction impaire en X, nulle sur le fil : le signe indique le côté. - Le courant est alternatif à F = 10 kHz, d'où u = −N dΦ/dt : ua et ub sont deux sinusoïdes en phase (ou en opposition) d'amplitudes Ua = NωΦA,max et Ub = NωΦB,max.
- 1.3.a : U = K·ua·ub = K·UaUb·sin2(ωt) = (KUaUb/2)(1 − cos 2ωt). C'est une composante continue plus une composante à 2F = 20 kHz, que le filtre passe-bas élimine.
- 1.3.b : E = K·Ua·Ub/2, qui change de signe avec X.
- 1.3.c, à titre indicatif et sous l'hypothèse Y = 2a, h = a, courant de 1 A crête : Ua ≈ 250 × 2π·104 × 2·10-7 × 0,05 × ln 9 ≈ 0,345 V. Pour X petit, ΦB ≈ (μ0I/2π)·2X, d'où Ub ≈ 6,28·X (X en m). E ≈ 1,08·K·X ; pour 1 V par centimètre, K ≈ 92 V-1. Ces valeurs dépendent de la géométrie définie sur la page manquante : il faut les vérifier sur l'énoncé complet.
Mesure de la vitesse (annexe 1)
2.1 Élaboration d'impulsions
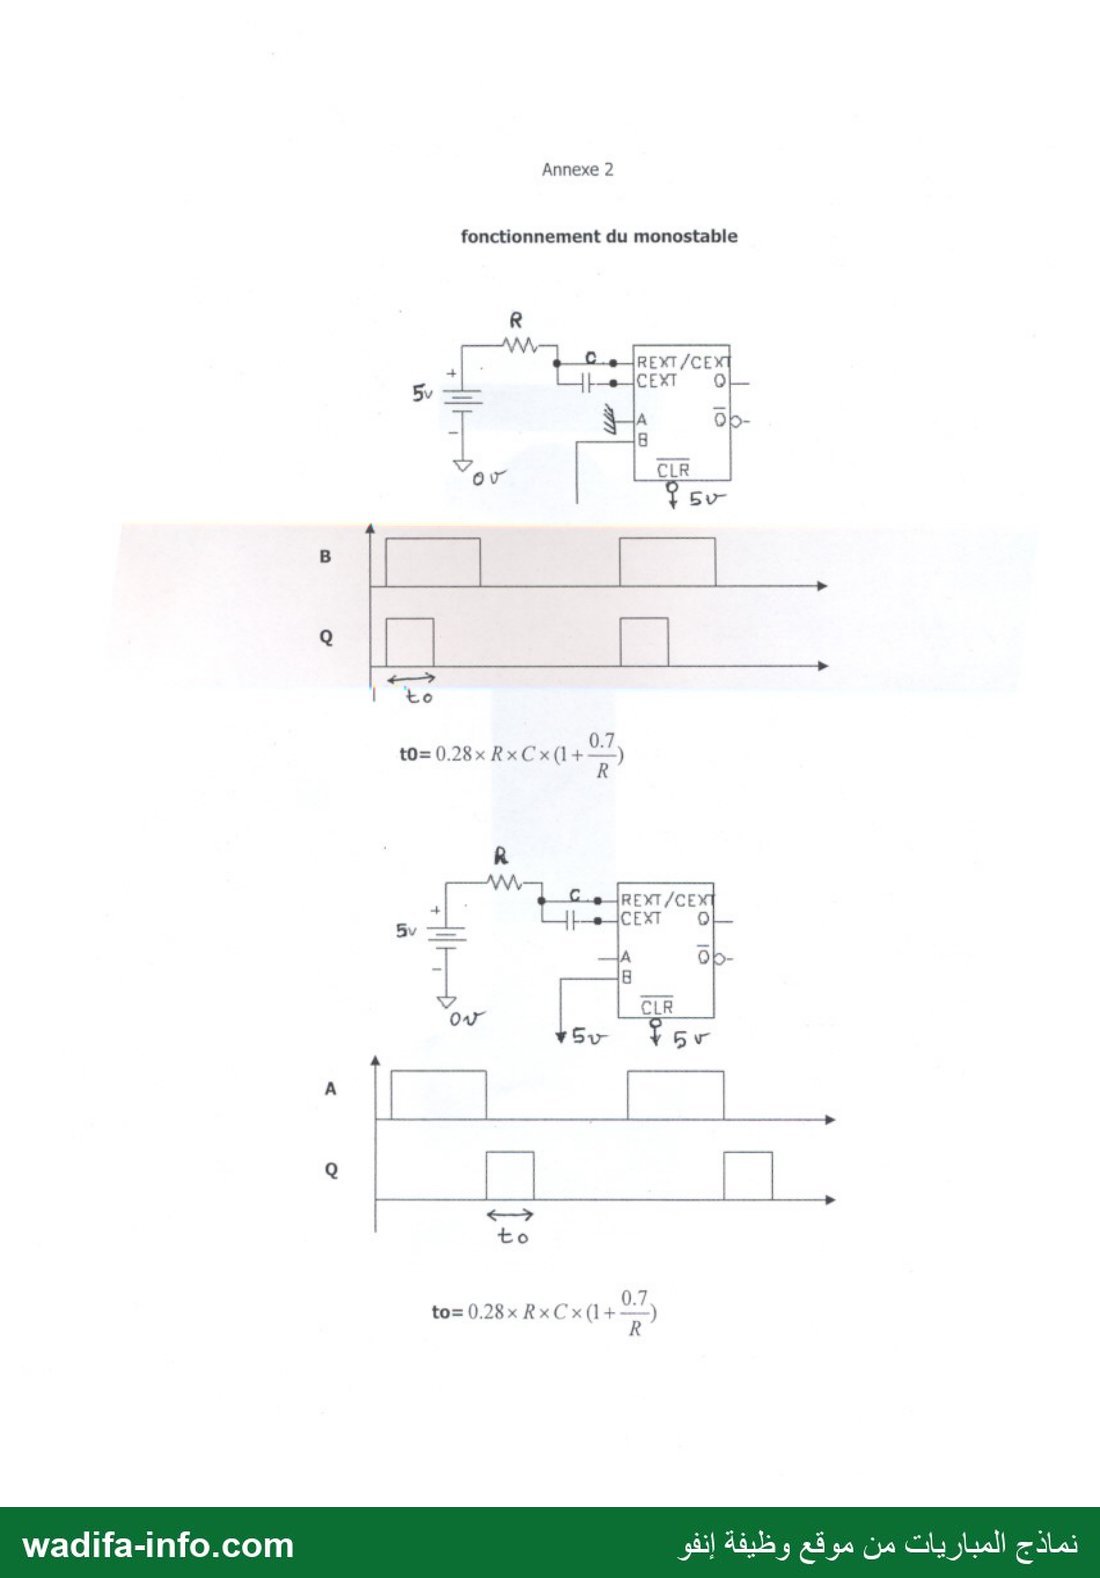
- 2.1.a : PA et PB passent dans un OU exclusif, qui fournit un créneau de fréquence 2F. Ce créneau attaque l'entrée B du monostable CI1 (A à la masse : déclenchement sur front montant de B, voir annexe 2). L'ensemble est un générateur d'impulsions calibrées, un par front montant du OU exclusif.
- 2.1.b : Rx = 59 kΩ et Cx = 10 nF, avec Rx en kΩ dans le terme correctif : t0 = 0,28 × 59·103 × 10·10-9 × (1 + 0,7/59) ≈ 167 µs.
- 2.1.c : PA ⊕ PB a deux fronts montants par période T. Période des impulsions = T/2.
- 2.1.d : V1 est un train d'impulsions de 5 V, de largeur t0, répétées toutes les T/2, à 0 V entre les impulsions.
- 2.1.e : l'interrupteur C1 est commandé par Q et Q̄. Il relie V1 à la référence 5 V pendant t0, puis à la masse. Il calibre l'amplitude des impulsions indépendamment des niveaux TTL du monostable, et V1 n'est jamais en l'air. La valeur moyenne ne dépend alors que de la fréquence.
2.2 Détection de sens
Sur la bascule D CI2, D = PA et CLK = PB (front montant) ; PRE et CLR sont inactifs (reliés à 5 V). En marche avant, PB est en retard de T/4 sur PA : à chaque front montant de PB, PA vaut 1, donc V4 = 1 (5 V) en permanence. En marche arrière, PB est en avance : PA vaut 0 à chaque front montant de PB, donc V4 = 0.
2.3 Valeur moyenne
- 2.3.a : CI3 est un inverseur, avec R2 en entrée et R1 ∥ C1 en contre-réaction : V2/V1 = −(R1/R2)/(1 + jR1C1ω). C'est un filtre passe-bas actif du 1er ordre inverseur, de gain statique −44/21 ≈ −2,1.
- 2.3.b : fc = 1/(2πR1C1) = 1/(2π × 44·103 × 688·10-9) ≈ 5,3 Hz.
- 2.3.c : V1 est à 2F, soit plusieurs kHz, très au-dessus de fc. Toutes les harmoniques sont éliminées et seule la composante continue passe (avec le gain −R1/R2).
- 2.3.d : ⟨V1⟩ = 5·t0/(T/2) = 10·t0·F. V2 = −(R1/R2)·10·t0·F ≈ −3,5·10-3·F. Avec F = 2 000·v, on obtient V2 ≈ −7,0 V par m/s. Il faut t0 < T/2, soit F < 3 kHz (v < 1,5 m/s).
2.4 Fonctionnement de l'ensemble
- Étage CI4 : V2 attaque R5 (entrée −) et le pont R3-R4 (entrée +). C2, commandé par V4, met à la masse le point milieu de R3-R4. Si C2 est fermé : V+ = 0 et V3 = −(R6/R5)V2 = −V2. Si C2 est ouvert : V+ = V2 et V3 = 2V2 − V2 = V2.
- 2.4.a (T = 4t0) : V1 est formé d'impulsions de 5 V de largeur t0 toutes les 2t0 (rapport cyclique 1/2), d'où ⟨V1⟩ = 2,5 V et V2 ≈ −5,2 V constant dans les deux sens. V3 ≈ +5,2 V en marche avant (V4 = 1, C2 fermé) et V3 ≈ −5,2 V en marche arrière (C2 ouvert).
- 2.4.b : la bascule D compare la phase de PA et PB. Son état V4 commande C2, qui fait fonctionner CI4 en gain −1 ou +1. Le signe de V3 donne le sens de déplacement et son module la vitesse. V3 est ensuite converti en nombre binaire (CAN) pour le programme d'asservissement.
💡 À retenir : les résultats clés sont Ns ≈ 147 tr/min, F ≈ 3 630 kN, I ≈ 9 530 kg·m2 (machine MTI M3) ; Y = mg − maθ'2cos θ, m ≈ 17 t, a ≈ 0,02 mm ; XO = 4 070 kN, YA ≈ −252 kN, YO ≈ 448 kN ; cahier des charges non respecté sans vérin, respecté avec ; t0 ≈ 167 µs, fc ≈ 5,3 Hz, V2 ≈ −7 V par m/s. Pour l'épreuve TSI du CNC, révisez : les règles d'évolution du Grafcet et la gestion des ressources partagées, la cinématique et le théorème de la résultante dynamique, le PFS, la lecture d'abaques de roulements, la RDM des poutres (moment fléchissant, équation de la déformée), l'induction (flux, loi de Faraday), la logique séquentielle (monostable, bascule D, codeur en quadrature) et les filtres actifs à amplificateur opérationnel.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1783/نموذج-المباراة-الوطنية-المشتركة-CNC-2005-الهندسة-الميكانيكية-شعبة-TSI-لولوج-مدار
