
نموذج المباراة الوطنية المشتركة CNC 2017: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1736/نموذج-المباراة-الوطنية-المشتركة-CNC-2017-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2017)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2017
- عدد الصفحات
- 27
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
Concours National Commun Filière : MP Session : 2017
ROBOT « ROBY ›»
PRESENTATION FONCTIONNELLE ET STRUCTURELLE
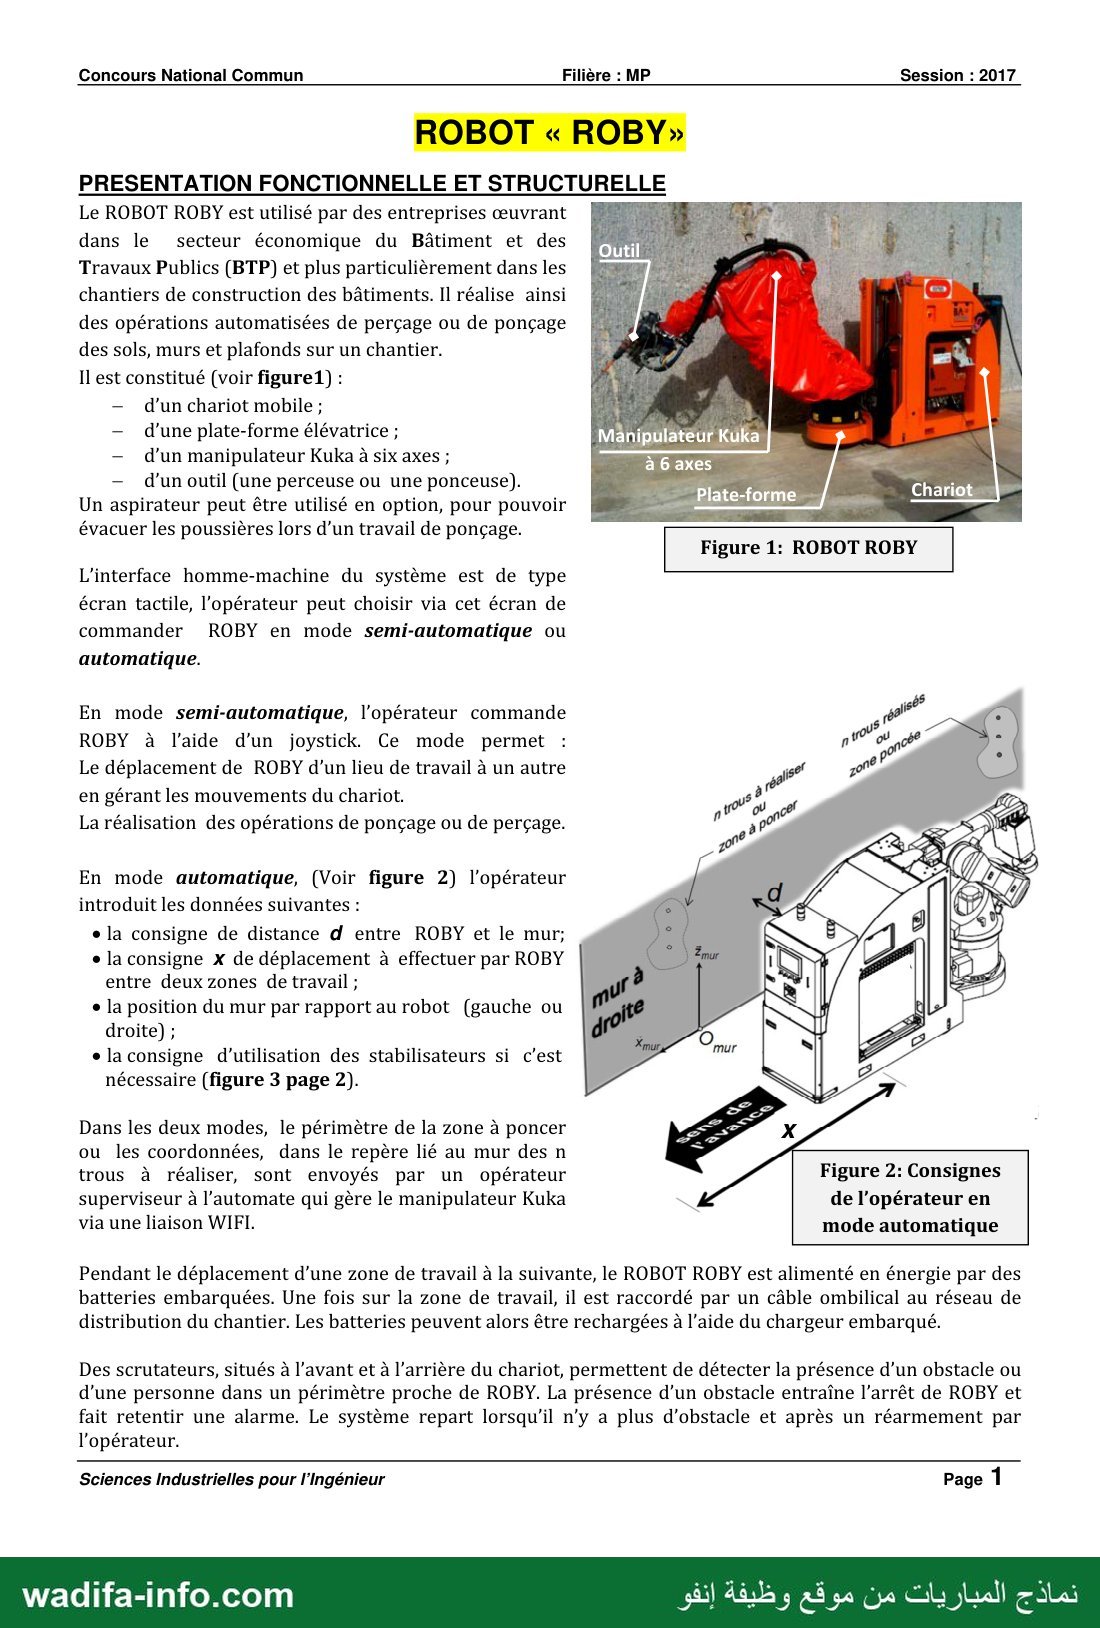
Le ROBOT ROBY est utilisé par des entreprises œuvrant 8
dans le secteur économique du Bâtiment et des
Travaux Publics (BTP) et plus particulièrement dans les
chantiers de construction des bâtiments. Il réalise ainsi
des opérations automatisées de perçage ou de ponçage
des sols, murs et plafonds sur un chantier.
Il est constitué (voir figure1) :
— d’un chariot mobile ;
— d’une plate-forme élévatrice ;
— d’un manipulateur Kuka à six axes ; à 6 axes
— d’un outil (une perceuse ou une ponceuse). 2 :
‘ p ) Plate-forme —/ جه
Un aspirateur peut être utilisé en option, pour pouvoir
évacuer les poussières lors d’un travail de ponçage.
L'interface homme-machine du système est de type
écran tactile, l'opérateur peut choisir via cet écran de
commander ROBY en mode semi-automatique ou
automatique.
En mode semi-automatique, l’opérateur commande
ROBY à l’aide d’un joystick. Ce mode permet
Le déplacement de ROBY d’un lieu de travail à un autre
en gérant les mouvements du chariot.
La réalisation des opérations de ponçage ou de perçage.
En mode automatique, (Voir figure 2) l'opérateur
introduit les données suivantes :
e la consigne de distance d entre ROBY et le mur;
e la consigne x de déplacement à effectuer par ROBY
entre deux zones de travail ;
e la position du mur par rapport au robot (gauche ou
droite) ;
e la consigne d’utilisation des stabilisateurs si c’est
nécessaire (figure 3 page 2).
Dans les deux modes, le périmètre de la zone à poncer
ou les coordonnées, dans le repère lié au mur des n
trous à réaliser, sont envoyés par un opérateur Figure 2: Consignes
superviseur à l’automate qui gère le manipulateur Kuka de l'opérateur en
via une liaison WIFI. mode automatique
Pendant le déplacement d’une zone de travail à la suivante, le ROBOT ROBY est alimenté en énergie par des
batteries embarquées. Une fois sur la zone de travail, il est raccordé par un câble ombilical au réseau de
distribution du chantier. Les batteries peuvent alors être rechargées à l’aide du chargeur embarqué.
Des scrutateurs, situés à l’avant et à l’arrière du chariot, permettent de détecter la présence d’un obstacle ou
d’une personne dans un périmètre proche de ROBY. La présence d'un obstacle entraîne l'arrêt de ROBY et
fait retentir une alarme. Le système repart lorsqu’il n’y a plus d’obstacle et après un réarmement par
l’opérateur.
Sciences Industrielles pour l'Ingénieur Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Filière : MP Session : 2017
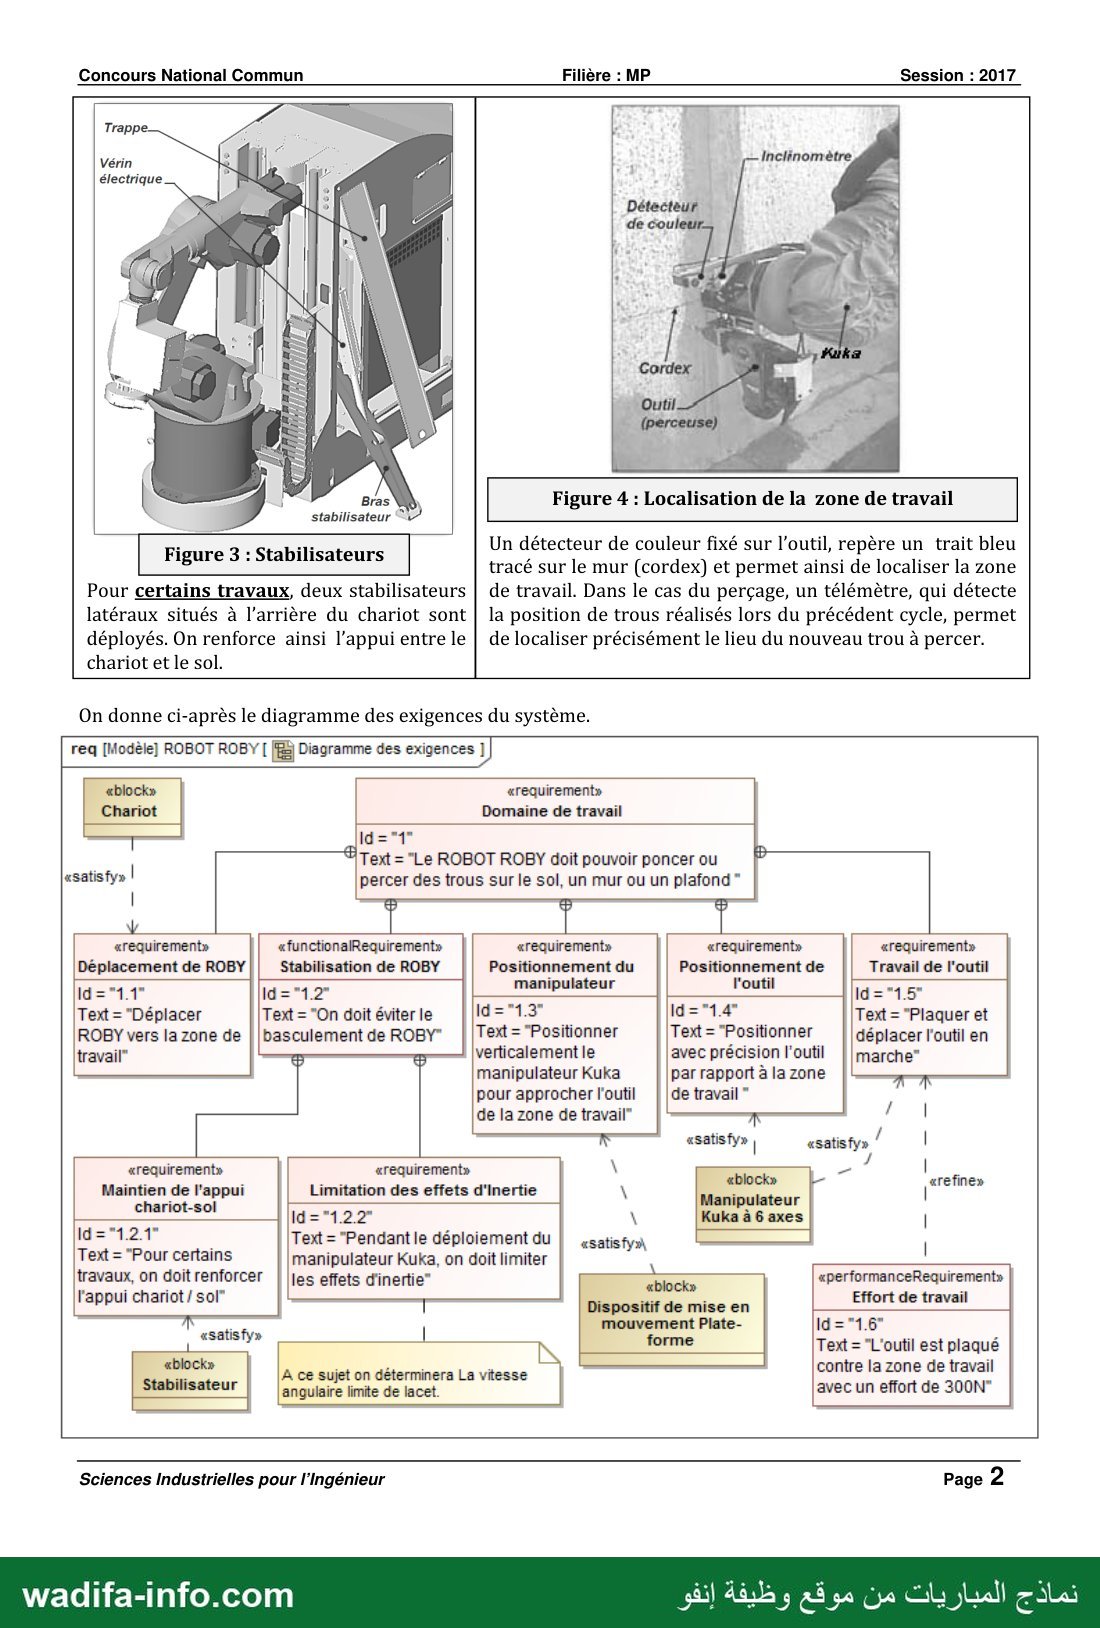
ٍ 1 8:35 هأ Figure 4 : Localisation de la zone de travail
; stabilisateur *
: 5 Un détecteur de couleur fixé sur l'outil, repère un trait bleu
Figure 3 : Stabilisateurs ; ce ;
tracé sur le mur (cordex) et permet ainsi de localiser la zone
Pour certains travaux, deux stabilisateurs | de travail. Dans le cas du perçage, un télémètre, qui détecte
latéraux situés à l'arrière du chariot sont | la position de trous réalisés lors du précédent cycle, permet
déployés. On renforce ainsi l’appui entre le | de localiser précisément le lieu du nouveau trou à percer.
chariot et le sol.
On donne ci-après le diagramme des exigences du système.
req [Modèle] ROBOT ROBY [ Diagramme des exigences ]
="Le ROBOT ROBY doit pouvoir poncer ou
percer des trous sur le sol, un mur ou un plafond ”
ax ax بسب 5
«requirement» | «requirement» | «أمعمعتأناو2»
Positionnement du Positionnement de Travail de l'outil
manipulateur | l'outil lha="15" "4-12 "10-11
Text ="Déplacer Text = "On doit éviter le Id="1.4" Text = "Plaquer et
ROBY vers la zone de Text="Positionner déplacer l'outil en
travail” M avec précision l'outil ||marche”
با manipulateur Kuka parrapportälazone —
pour approcher l'outil de travail ”
de la zone de travair | |—————— /
«satisfy» | «satisfy» /
«requirement» 1 «requirements
Maintien de l'appui Limitation des effets d'Inertie نيد
| «refine»
chariot-sol Manipulateur
Id="1.2.2" Kuka à 6 axes
Id="1.2.1" Text= "Pendant le déploiement du لاا
Text = "Pour certains manipulateur Kuka, on doit limiter
travaux, on doit renforcer les effets d'inertie”
l'appui chariot/ sol” «block»
Dispositif de mise en
| mouvement Plate- ld="1.6"
forme | Text = "L'outil est plaqué
À ce sujet on déterminera La vitesse contre la zone de travail
angulaire limite de lacet. avec un effort de 300N
Sciences Industrielles pour l'Ingénieur Page 2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière : MP Session : 2017
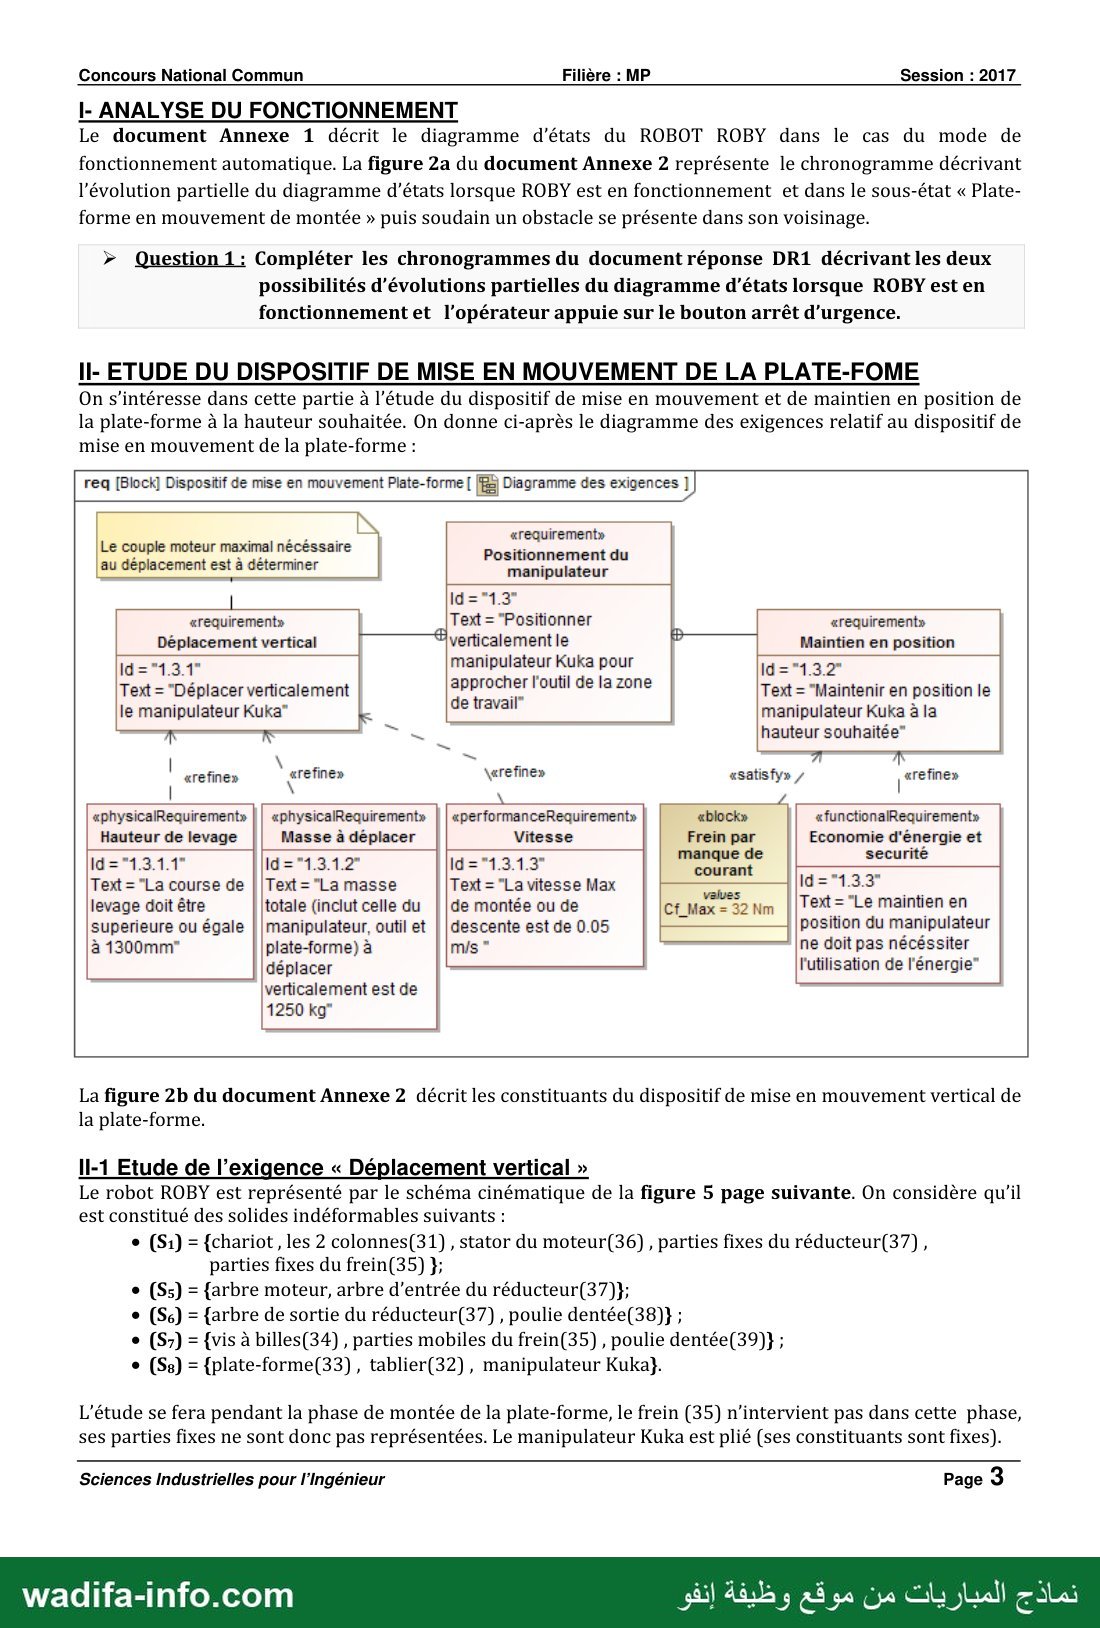
|- ANALYSE DU FONCTIONNEMENT
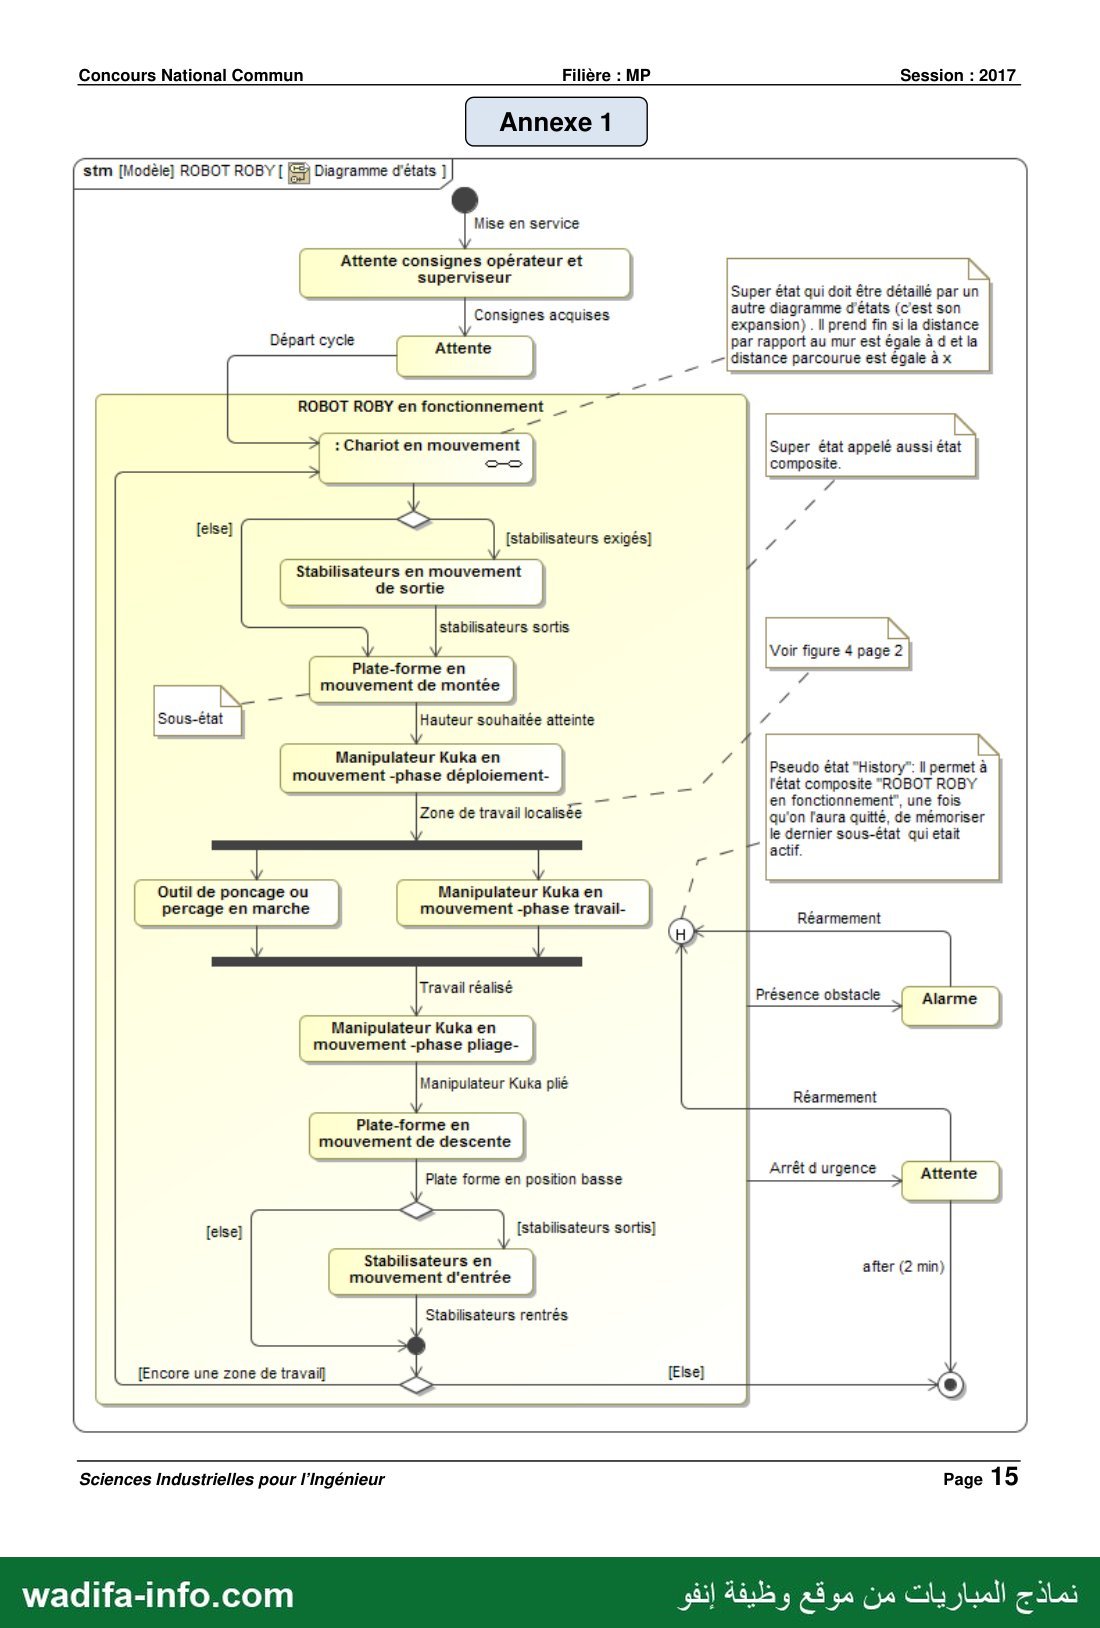
Le document Annexe 1 décrit le diagramme d’états du ROBOT ROBY dans le cas du mode de
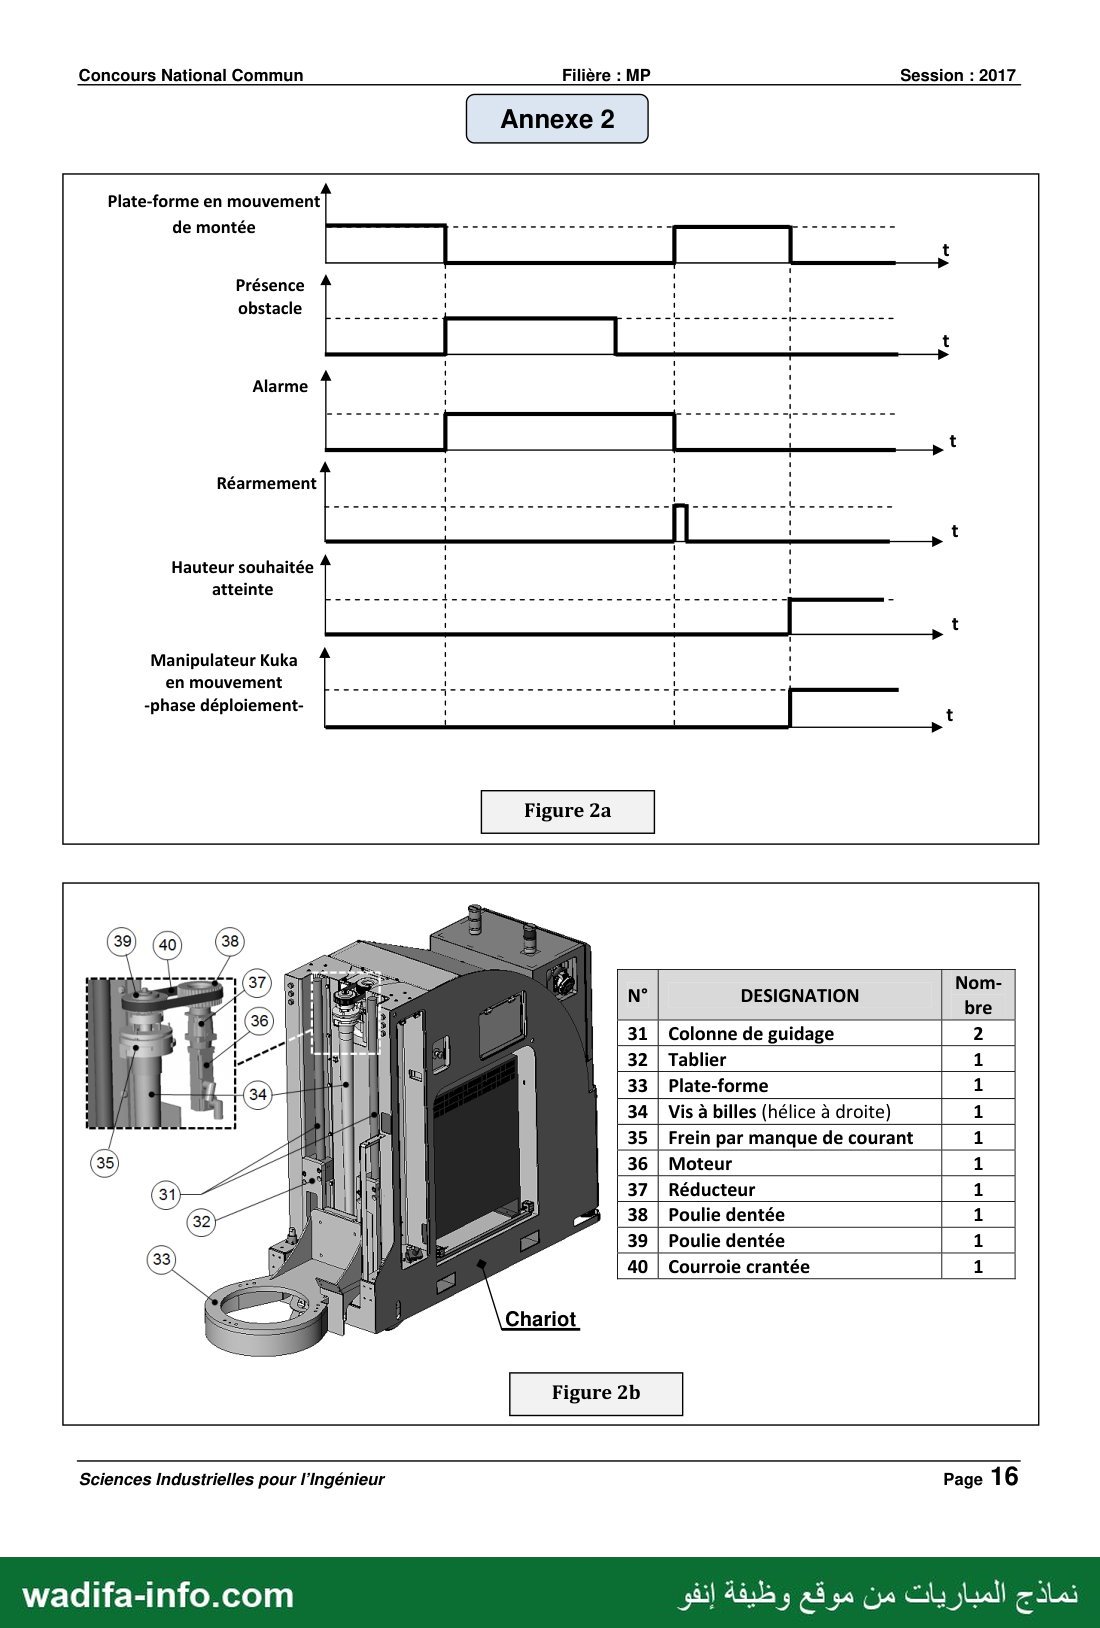
fonctionnement automatique. La figure 22 du document Annexe 2 représente le chronogramme décrivant
l’évolution partielle du diagramme d'états lorsque ROBY est en fonctionnement et dans le sous-état « Plate-
forme en mouvement de montée » puis soudain un obstacle se présente dans son voisinage.
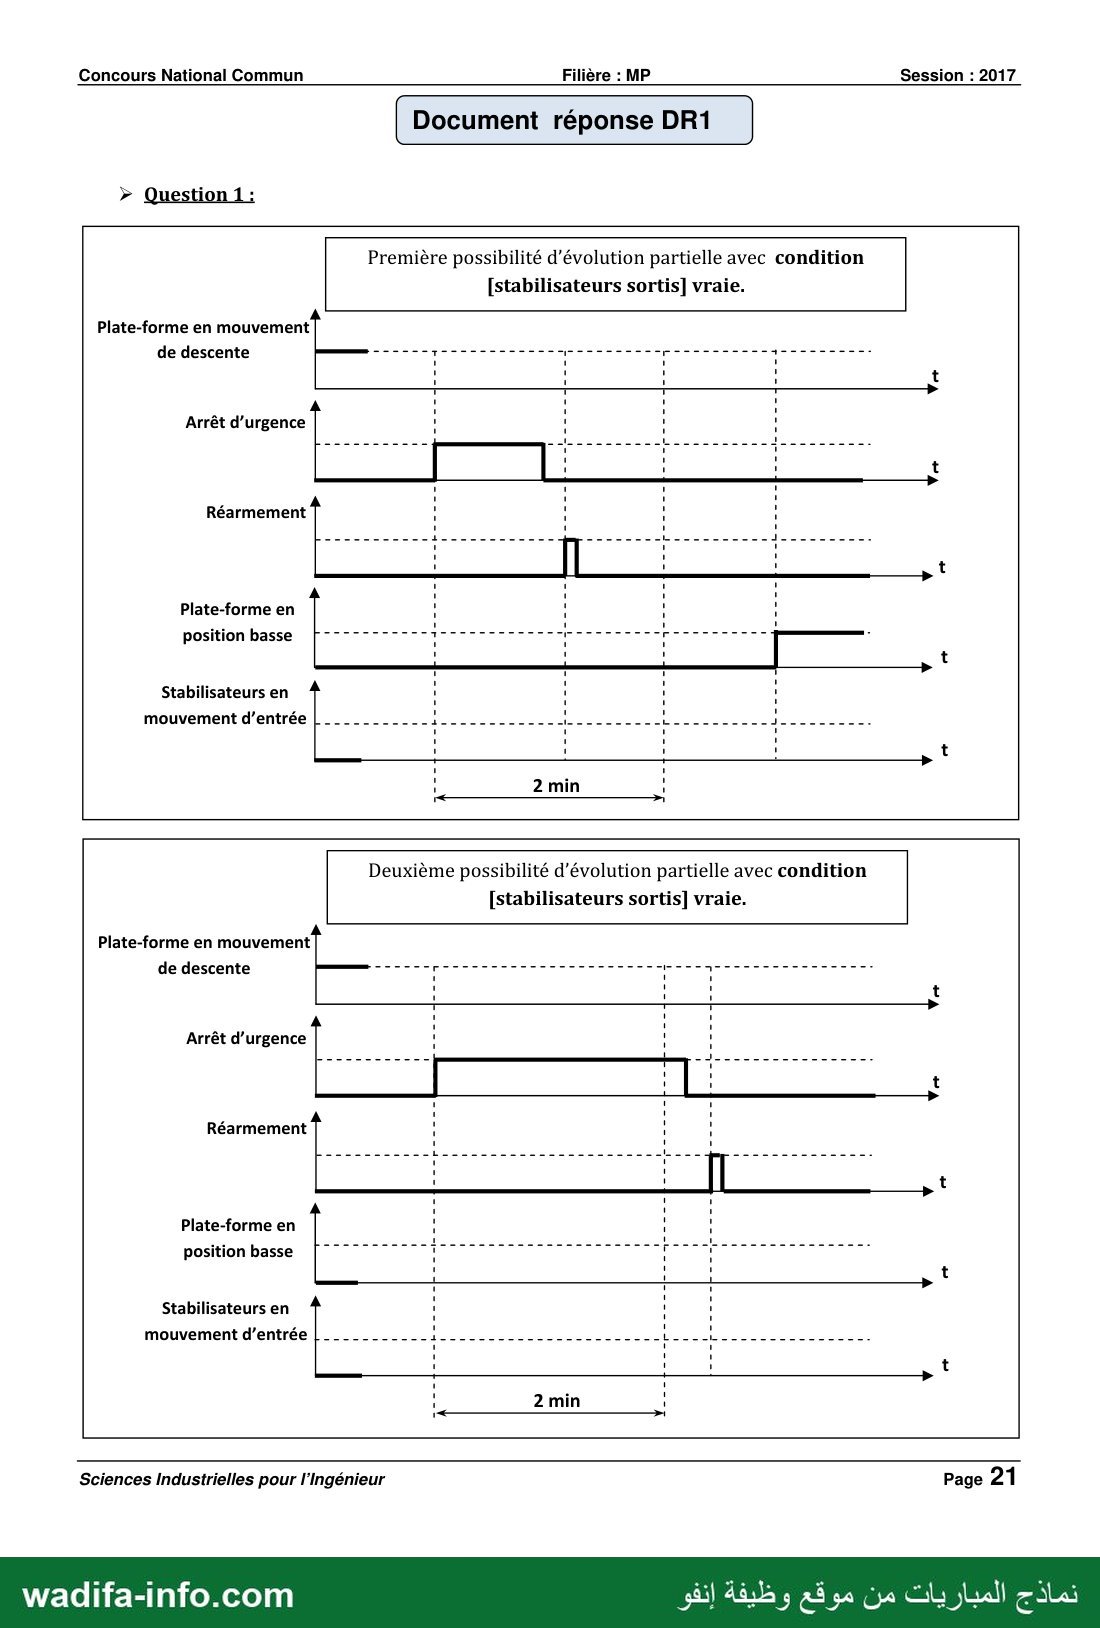
› Question 1: Compléter les chronogrammes du document réponse DR1 décrivant les deux
possibilités d’évolutions partielles du diagramme d’états lorsque ROBY est en
fonctionnement et l'opérateur appuie sur le bouton arrêt d’urgence.
I- ETUDE DU DISPOSITIF DE MISE EN MOUVEMENT DE LA PLATE-FOME
On s'intéresse dans cette partie à l'étude du dispositif de mise en mouvement et de maintien en position de
la plate-forme à la hauteur souhaitée. On donne ci-après le diagramme des exigences relatif au dispositif de
mise en mouvement de la plate-forme :
req [Block] Dispositif de mise en mouvement Plate-forme [ = Diagramme des exigences ]
«requirement»
Positionnement du
manipulateur
«requirement» Text ="Positionner «requirement»
Déplacement vertical verticalement le | Maintien en position
Id="134" manipulateur Kuka pour d="132"
approcher l'outil de la zone
de travail”
Le couple moteur maximal nécéssaire
au déplacement est à déterminer
Text = "Déplacer verticalement
le manipulateur Kuka”
Text = "Maintenir en position le
manipulateur Kuka à la
hauteur souhaitée”
زه 7 م ال
«refine» rates \erefine» «satisfy» / ١ «refine»
1
«physicalRequirement» | | «physicalRequirement» | | «performanceRequirement» «block» «functionalRequirement»
Hauteur de levage Masse à déplacer Vitesse Frein par Economie d'énergie et
d="1311" la="1312 ld="1.3.1.3" manque de DES 22208
Text ="La course de | Text ="La masse Text = "La vitesse Max valves eve
levage doit être totale (inclut celle du | |de montée ou de Text = "Le maintien en
superieure ou égale | |manipulateur, outil et | [descente est de 0.05 position du manipulateur
à 1300mm” plate-forme) à mis” ne doit pas nécéssiter
déplacer l'utilisation de l'énergie”
verticalement est de
1250 kg”
La figure 2b du document Annexe 2 décrit les constituants du dispositif de mise en mouvement vertical de
la plate-forme.
Il-1 Etude de l’exigence « Déplacement vertical »
Le robot ROBY est représenté par le schéma cinématique de la figure 5 page suivante. On considère qu’il
est constitué des solides indéformables suivants :
e (S1) = {chariot les 2 colonnes(31), stator du moteur(36) , parties fixes du réducteur(37),
parties fixes du frein(35) };
e (Ss) = {arbre moteur, arbre d’entrée du réducteur(37)};
e (Se) = {arbre de sortie du réducteur(37) , poulie dentée(38)} ;
e (S7) = {vis à billes(34) , parties mobiles du frein(35) , poulie dentée(39)} ;
e (Ss) = {plate-forme(33) , tablier(32), manipulateur Kuka}.
L'étude se fera pendant la phase de montée de la plate-forme, le frein (35) n’intervient pas dans cette phase,
ses parties fixes ne sont donc pas représentées. Le manipulateur Kuka est plié (ses constituants sont fixes).
Sciences Industrielles pour l'Ingénieur Page 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière : MP Session : 2017
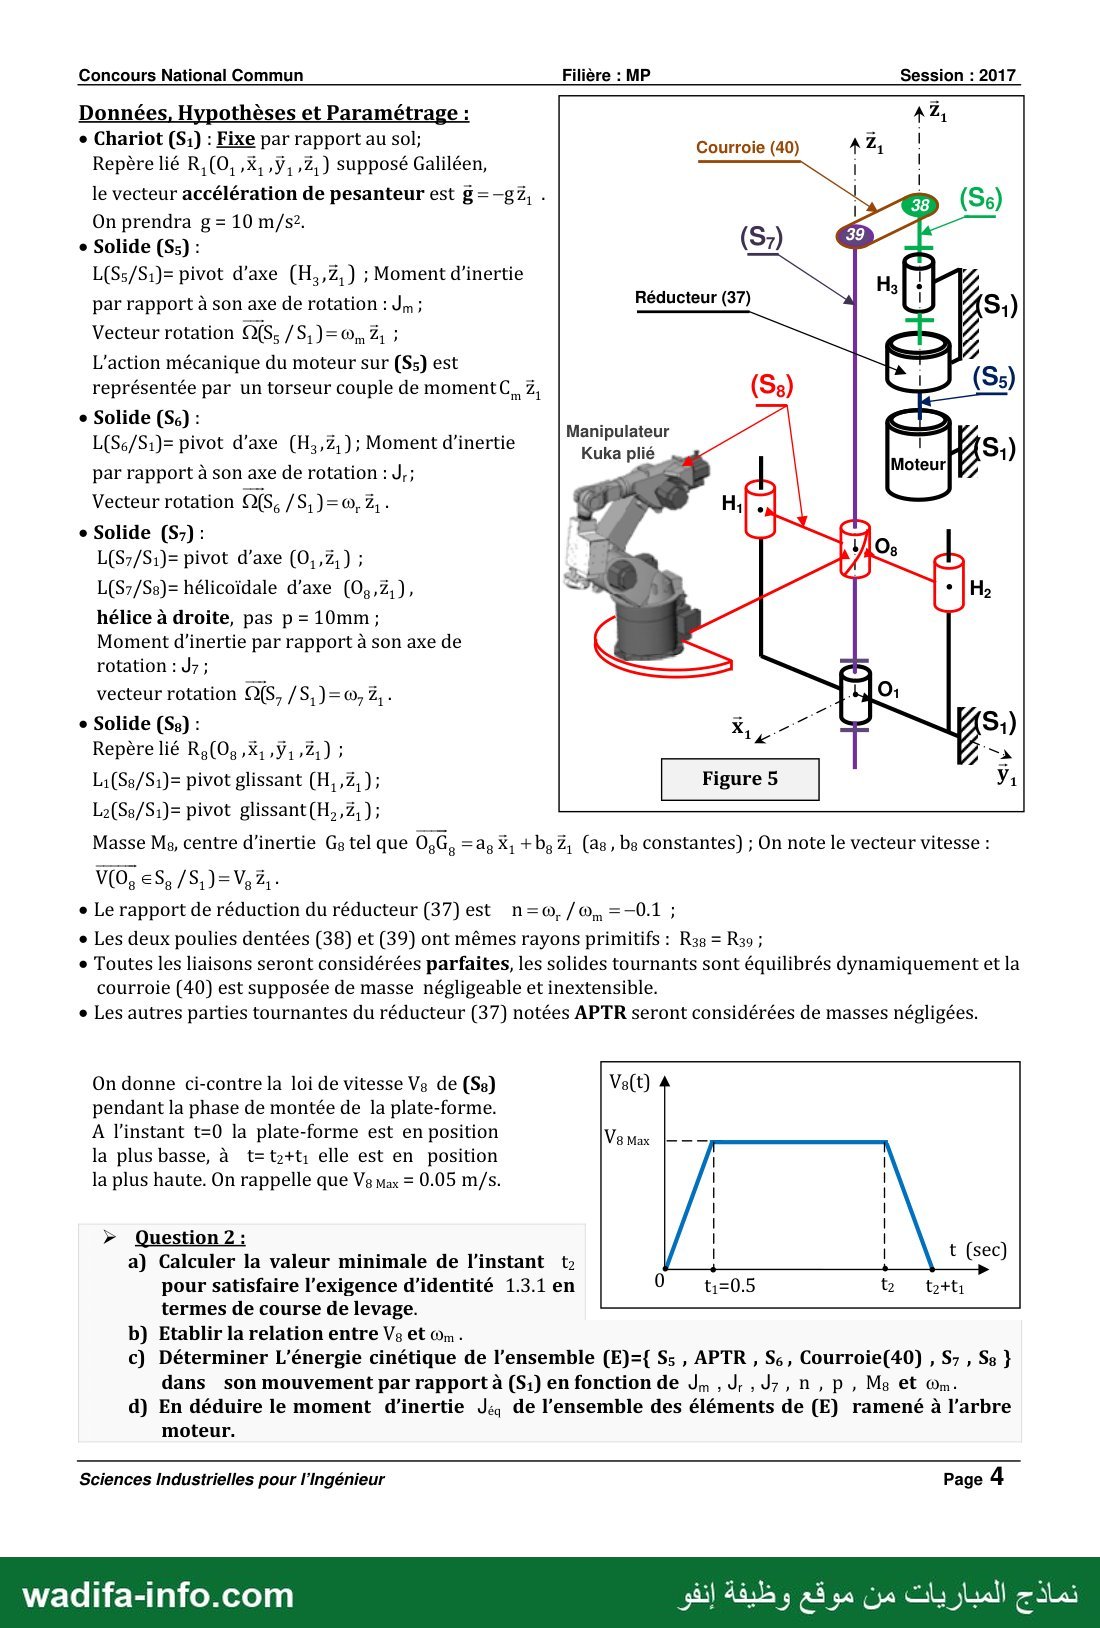
Données, Hypothèses et Paramétrage :
e Chariot (S1) : Fixe par rapport au sol; Courroie (40)
Repère lié R, (0, ,X, ,ÿ, ,Z, ) supposé Galiléen,
le vecteur accélération de pesanteur est 2ع- - ع .
On prendra g= 10 m/s?
e Solide (Ss) :
L(Ss/S1)= pivot d’axe (H.,,Z, ) ; Moment d’inertie
par rapport à son axe de rotation : Jn ;
Vecteur rotation OS, /S,)= ©, Z, ;
Réducteur (37)
L'action mécanique du moteur sur (Ss) est
représentée par un torseur couple de momentC, Z,
e Solide (Se) :
L(Ss/S1)= pivot d’axe (H,,Z, ); Moment d’inertie
par rapport à son axe de rotation : مل
Vecteur rotation 9, /S,)=0, Z, -
e Solide (S7) :
L(S7/Ss)= hélicoïdale d’axe (0,.Z;),
hélice à droite, pas p = 10mm ;
Moment d'inertie par rapport à son axe de
rotation : J7;
vecteur rotation O(S, /S,)=0, 2, -
e Solide (Ss) :
Repère lié R,(0g,X,,Ÿ1 21) ;
L1(Ss/S1)= pivot glissant (H,,Z, ) ;
L2(Se/S1)= pivot glissant (H,,Z, ) ;
Manipulateur
Kuka plié
Masse Mg, centre d'inertie Gg tel que 0,6, =ag X, + b, Z, (as, bg constantes) ; On note le vecteur vitesse :
e Le rapport de réduction du réducteur (37) est n=o, /o, =-011 ;
e Les deux poulies dentées (38) et (39) ont mêmes rayons primitifs : Rag = Ra ;
e Toutes les liaisons seront considérées parfaites, les solides tournants sont équilibrés dynamiquement et la
courroie (40) est supposée de masse négligeable et inextensible.
e Les autres parties tournantes du réducteur (37) notées APTR seront considérées de masses négligées.
On donne ci-contre la loi de vitesse Vg de (Sg)
pendant la phase de montée de la plate-forme.
A l'instant محا la plate-forme est en position
la plus basse, à t=t›+t, elle est en position
la plus haute. On rappelle que Ve max = 0.05 m/s.
› Question 2:
a) Calculer la valeur minimale de l'instant نا
pour satisfaire l’exigence d’identité 1.3.1 en
termes de course de levage.
b) Etablir la relation entre وا et مه
c) Déterminer L'énergie cinétique de l’ensemble (E)={ 55 , APTR , Se, Courroie(40) , S7 , Ss }
dans son mouvement par rapport à (S1) en fonction de Jn ,J:,J7, n , p , Ms et On.
d) En déduire le moment d'inertie ويل de l’ensemble des éléments de (E) ramené à l’arbre
moteur.
Sciences Industrielles pour l'Ingénieur Page 4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Filière : MP Session : 2017
a) Appliquer le théorème de l’énergie cinétique à l’ensemble (E) dans son mouvement par
rapport à (S1). En déduire Cn en fonction de Je , Ms, ع ,n,p et à, -
b) Déterminer en fonction de V3 uax et des données du problème l'expression du couple moteur
Cn Maximal noté Cn Max
c) Sachant que Je, = 10+ Kg.m? Calculer la valeur de Cn Max.
Il-2 Etude de l'exigence « Maintien en position » de la plate-forme
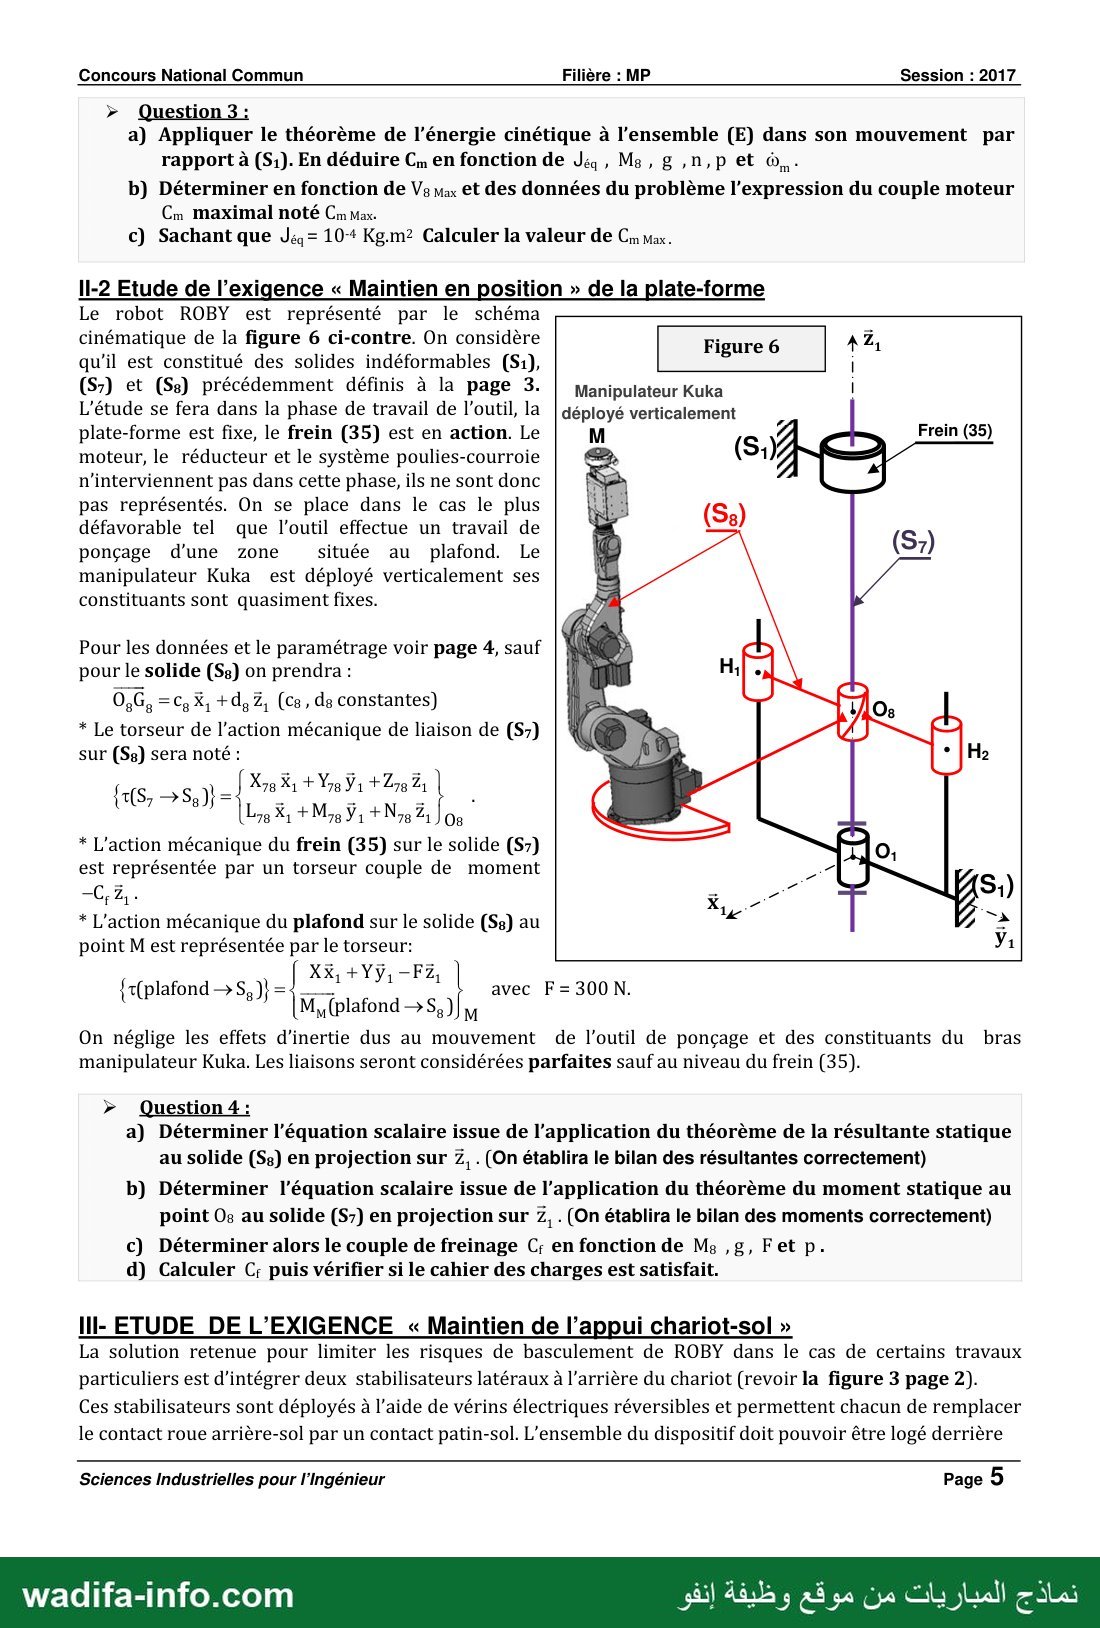
Le robot ROBY est représenté par le schéma
cinématique de la figure 6 ci-contre. On considère AZ,
qu’il est constitué des solides indéformables (S1), |
(S7) et (Ss) précédemment définis à la page 3. | manipulateur Kuka |
L'étude se fera dans la phase de travail de l’outil, la | déployé verticalement
plate-forme est fixe, le frein (35) est en action. Le Frein (35)
moteur, le réducteur et le système poulies-courroie › با
n’interviennent pas dans cette phase, ils ne sont donc
pas représentés. On se place dans le cas le plus
défavorable tel que l'outil effectue un travail de
ponçage d’une zone située au plafond. Le
manipulateur Kuka est déployé verticalement ses
constituants sont quasiment fixes.
Pour les données et le paramétrage voir page 4, sauf
pour le solide (Sg) on prendra :
0,G, =C, X, +d, Z, (Ce , ds constantes)
* Le torseur de l’action mécanique de liaison de (S7)
sur (Sg) sera noté :
* L'action mécanique du frein (35) sur le solide (S7)
est représentée par un torseur couple de moment
f@1
X78 X, + Y7g Ÿ1 + و Z1
L,g X, + M75 Ÿ, + N78 21 | من
* L'action mécanique du plafond sur le solide (Sg) au
point M est représentée par le torseur:
t(plafond › الوك =4 —
0 إل M, (plafond › S, )
On néglige les effets d'inertie dus au mouvement de l’outil de ponçage et des constituants du bras
manipulateur Kuka. Les liaisons seront considérées parfaites sauf au niveau du frein (35).
avec F=300N.
› Question 4:
a) Déterminer l’équation scalaire issue de l’application du théorème de la résultante statique
au solide (Sg) en projection sur Z, . (On établira le bilan des résultantes correctement)
b) Déterminer l'équation scalaire issue de l’application du théorème du moment statique au
point Os au solide (S7) en projection sur Z, . (On établira le bilan des moments correctement)
c) Déterminer alors le couple de freinage C; en fonction de M; ,g, Fet p.
d) Calculer Cr puis vérifier si le cahier des charges est satisfait.
IIl- ETUDE DE L'EXIGENCE « Maintien de l’appui chariot-sol »
La solution retenue pour limiter les risques de basculement de ROBY dans le cas de certains travaux
particuliers est d'intégrer deux stabilisateurs latéraux à l'arrière du chariot (revoir la figure 3 page 2).
Ces stabilisateurs sont déployés à l’aide de vérins électriques réversibles et permettent chacun de remplacer
le contact roue arrière-sol par un contact patin-sol. L'ensemble du dispositif doit pouvoir être logé derrière
Sciences Industrielles pour l'Ingénieur Page 5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière : MP Session : 2017
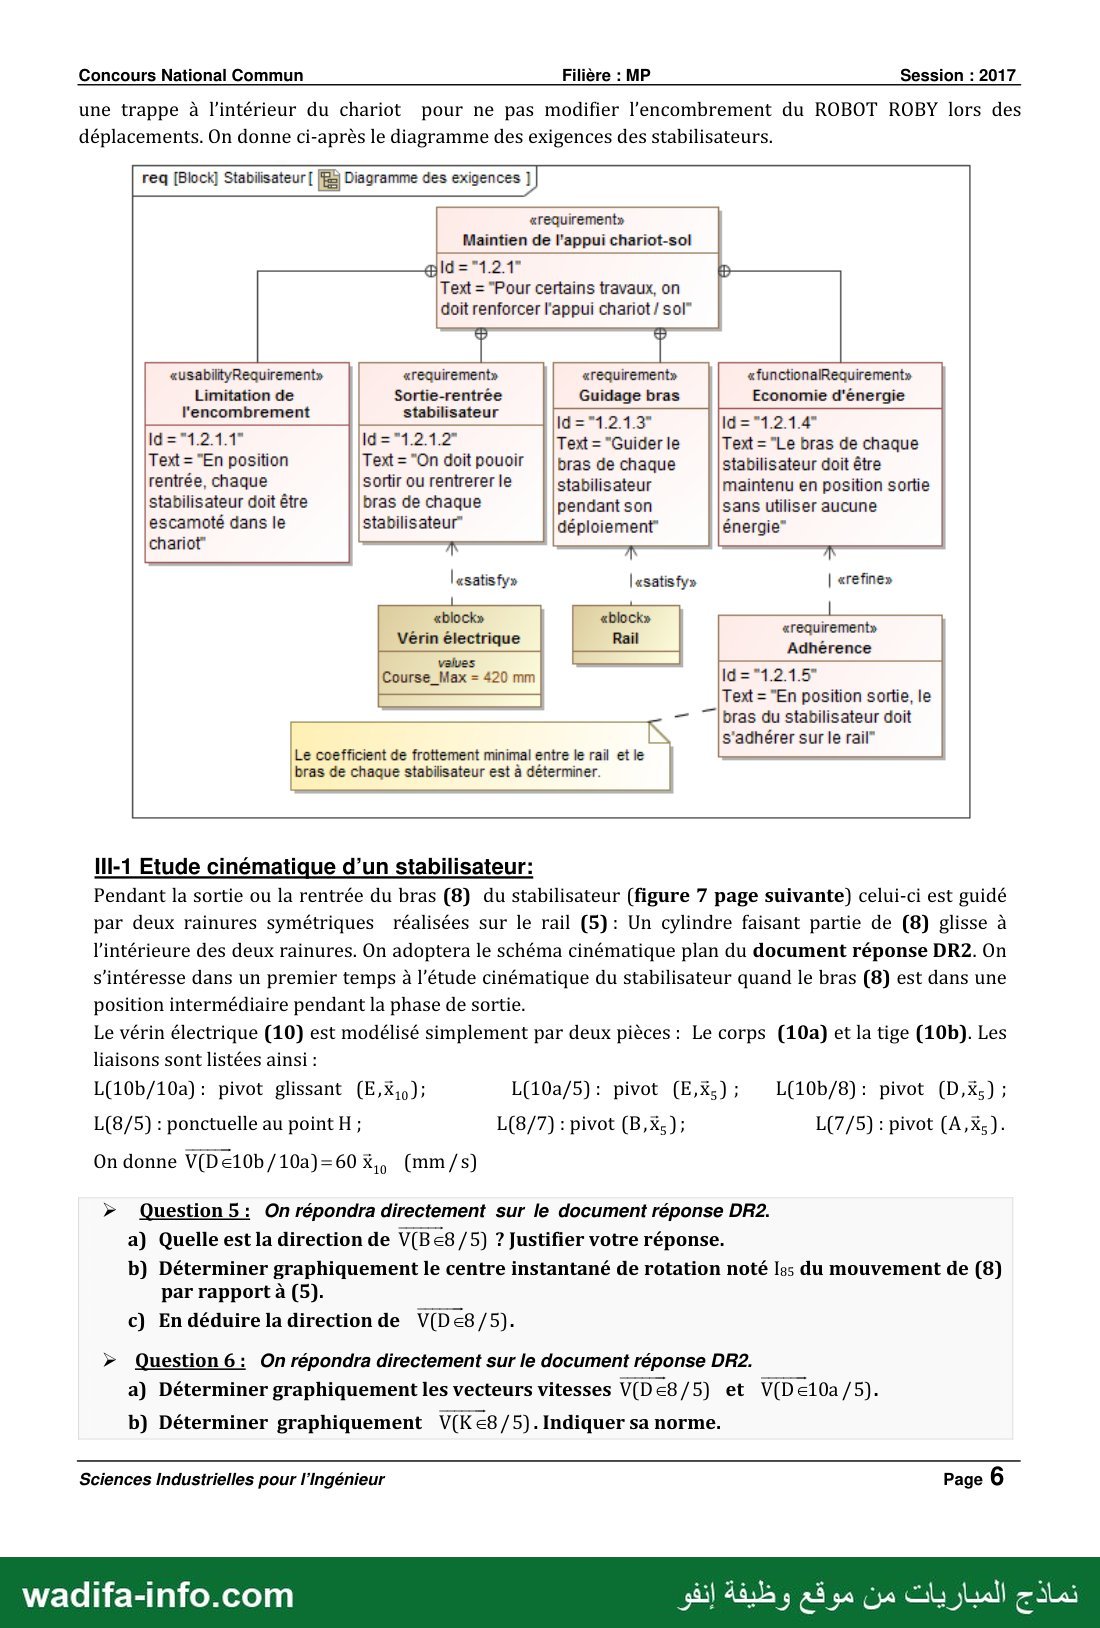
une trappe à l’intérieur du chariot pour ne pas modifier l'encombrement du ROBOT ROBY lors des
déplacements. On donne ci-après le diagramme des exigences des stabilisateurs.
req [Block] Stabilisateur [ Diagramme des exigences ]
«requirements
Maintien de l'appui chariot-sol
Text = "Pour certains travaux, on
doit renforcer l'appui chariot / sol”
«functionalRequirement»
Economie d'énergie
Text = "Le bras de chaque
stabilisateur doit être
«requirement»
Guidage bras
Text ="Guider le
bras de chaque
stabilisateur
pendant son
déploiement”
«requirement»
Sortie-rentrée
stabilisateur
Jd="12 12"
Text = "On doit pouoir
sortir ou rentrerer le
bras de chaque
stabilisateur”
maintenu en position sortie
sans utiliser aucune
énergie”
«usabilityRequirement»
Limitation de
l'encombrement
Text = "En position
rentrée, chaque
stabilisateur doit être
escamoté dans le
chariot”
| «satisfy» |«satisfy» | «refine»
«block» 5 ِ
Rail «requirement»
Adhérence
ld="121.5"
Text = "En position sortie, le
bras du stabilisateur doit
s'adhérer sur le rail”
1
«block»
Vérin électrique
values
Course_Max = 420 mm
Le coefficient de frottement minimal entre le rail et le
bras de chaque stabilisateur est à déterminer.
IIl-1 Etude cinématique d’un stabilisateur:
Pendant la sortie ou la rentrée du bras (8) du stabilisateur (figure 7 page suivante) celui-ci est guidé
par deux rainures symétriques réalisées sur le rail (5): Un cylindre faisant partie de (8) glisse à
l’intérieure des deux rainures. On adoptera le schéma cinématique plan du document réponse DR2. On
s'intéresse dans un premier temps à l'étude cinématique du stabilisateur quand le bras (8) est dans une
position intermédiaire pendant la phase de sortie.
Le vérin électrique (10) est modélisé simplement par deux pièces : Le corps (10a) et la tige (10b). Les
liaisons sont listées ainsi :
L(10b/10a): pivot glissant (E,X;o);
L(8/5) : ponctuelle au point H ;
L(10b/8) : pivot )0, ;
On donne V(De10b //10a)=60 م (mm/s)
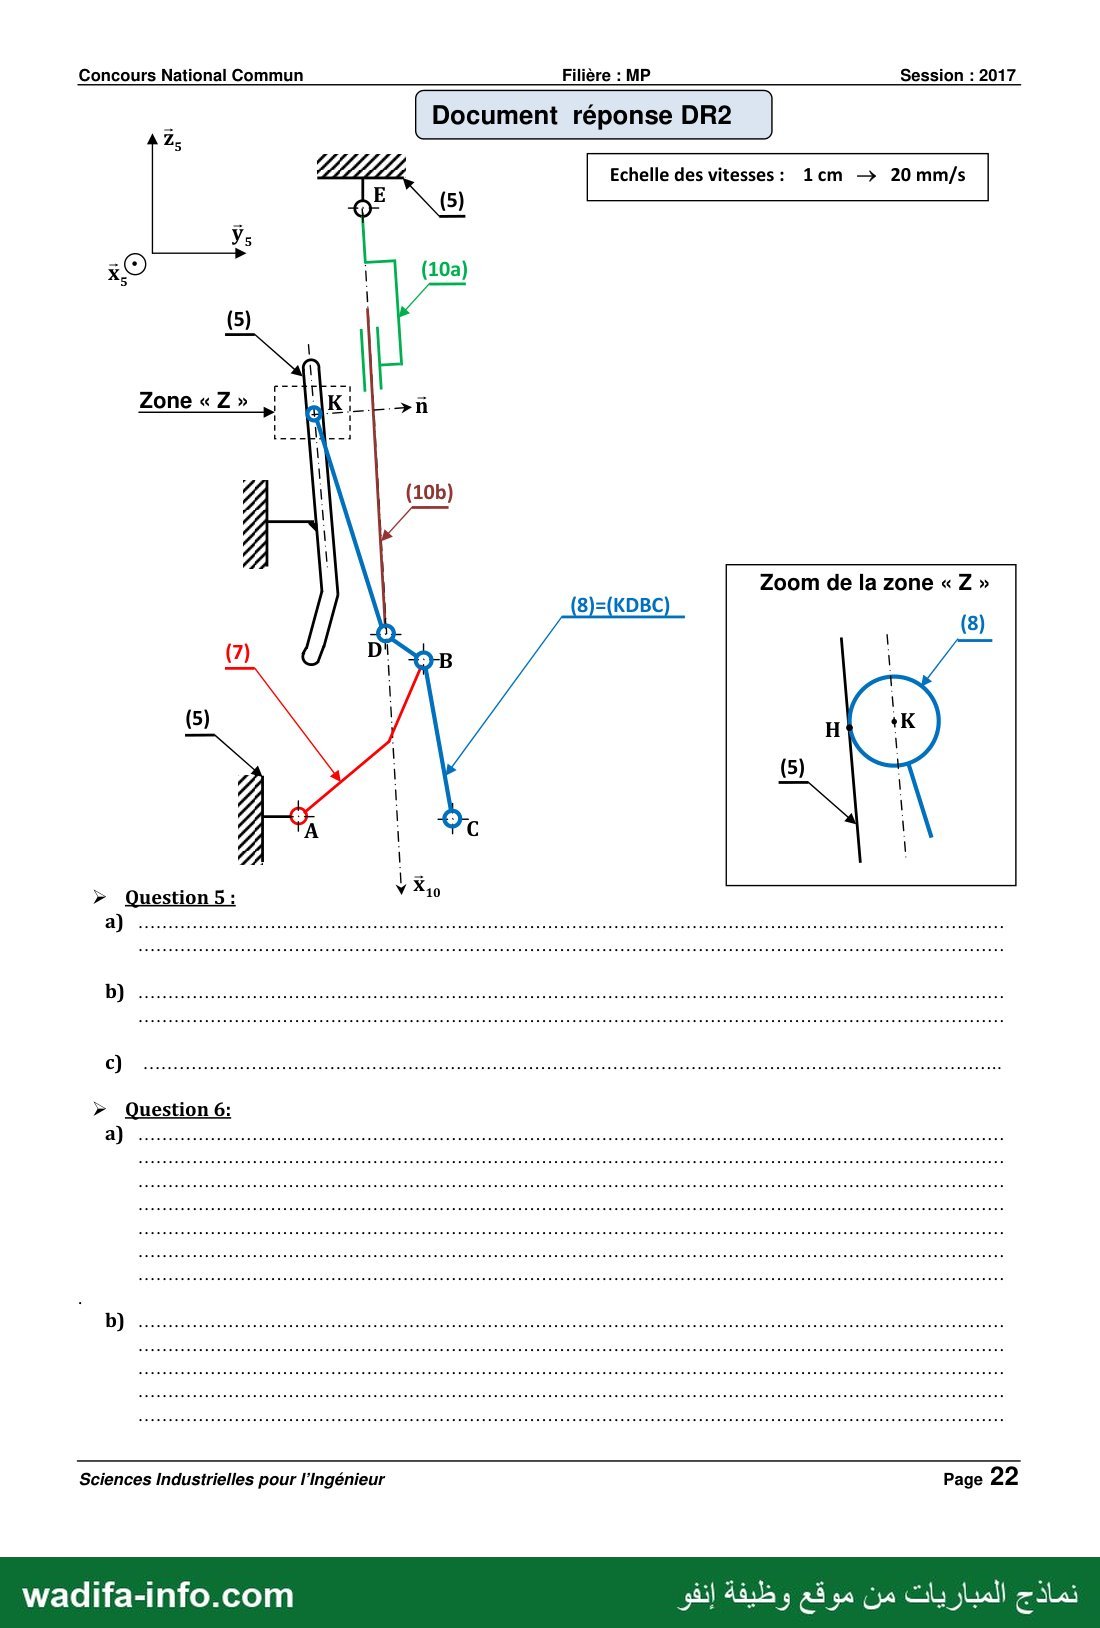
› Question 5: On répondra directement sur le document réponse DR2.
a) Quelle est la direction de V(B e8 /5) ? Justifier votre réponse.
b) Déterminer graphiquement le centre instantané de rotation noté Iss du mouvement de (8)
par rapport à (5).
c) En déduire la direction de V(De8/5).
› Question 6: On répondra directement sur le document réponse DR2.
a) Déterminer graphiquement les vecteurs vitesses V(De8/5) et V(De10a /5).
Déterminer graphiquement V(K €8/5).Indiquer sa norme. رط
Sciences Industrielles pour l'Ingénieur Page 6
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 7 —
Concours National Commun Filière : MP Session : 2017
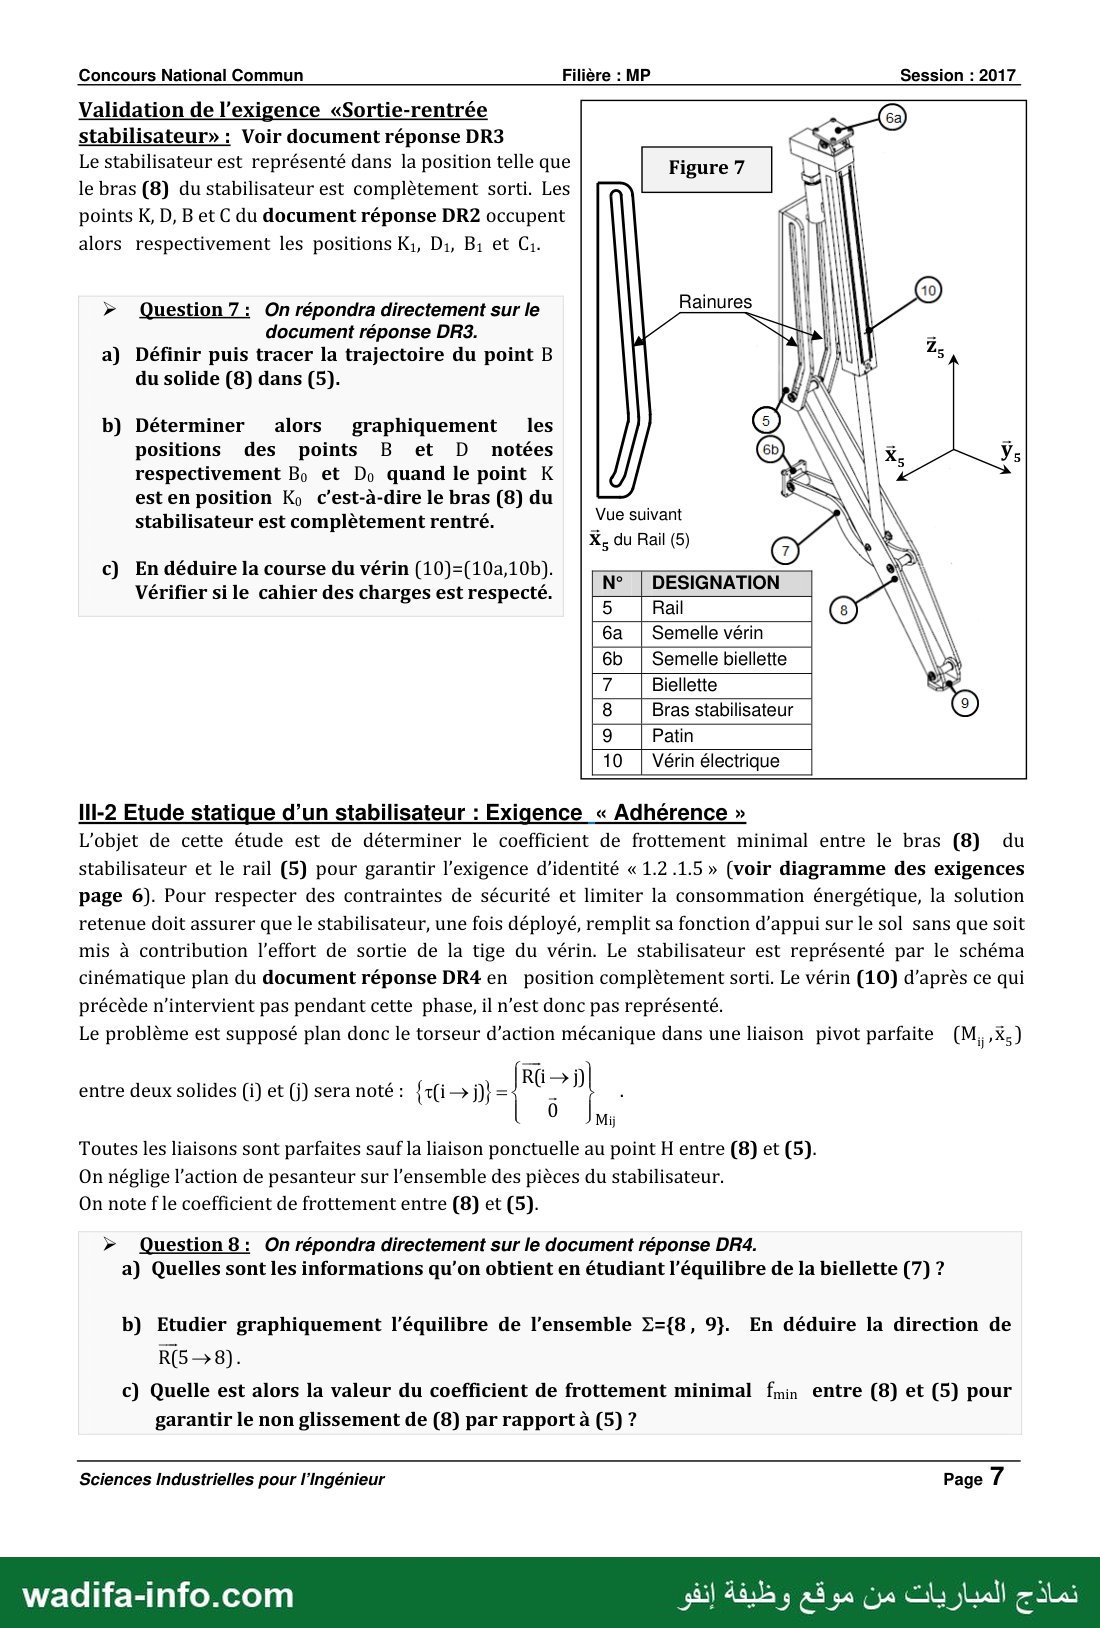
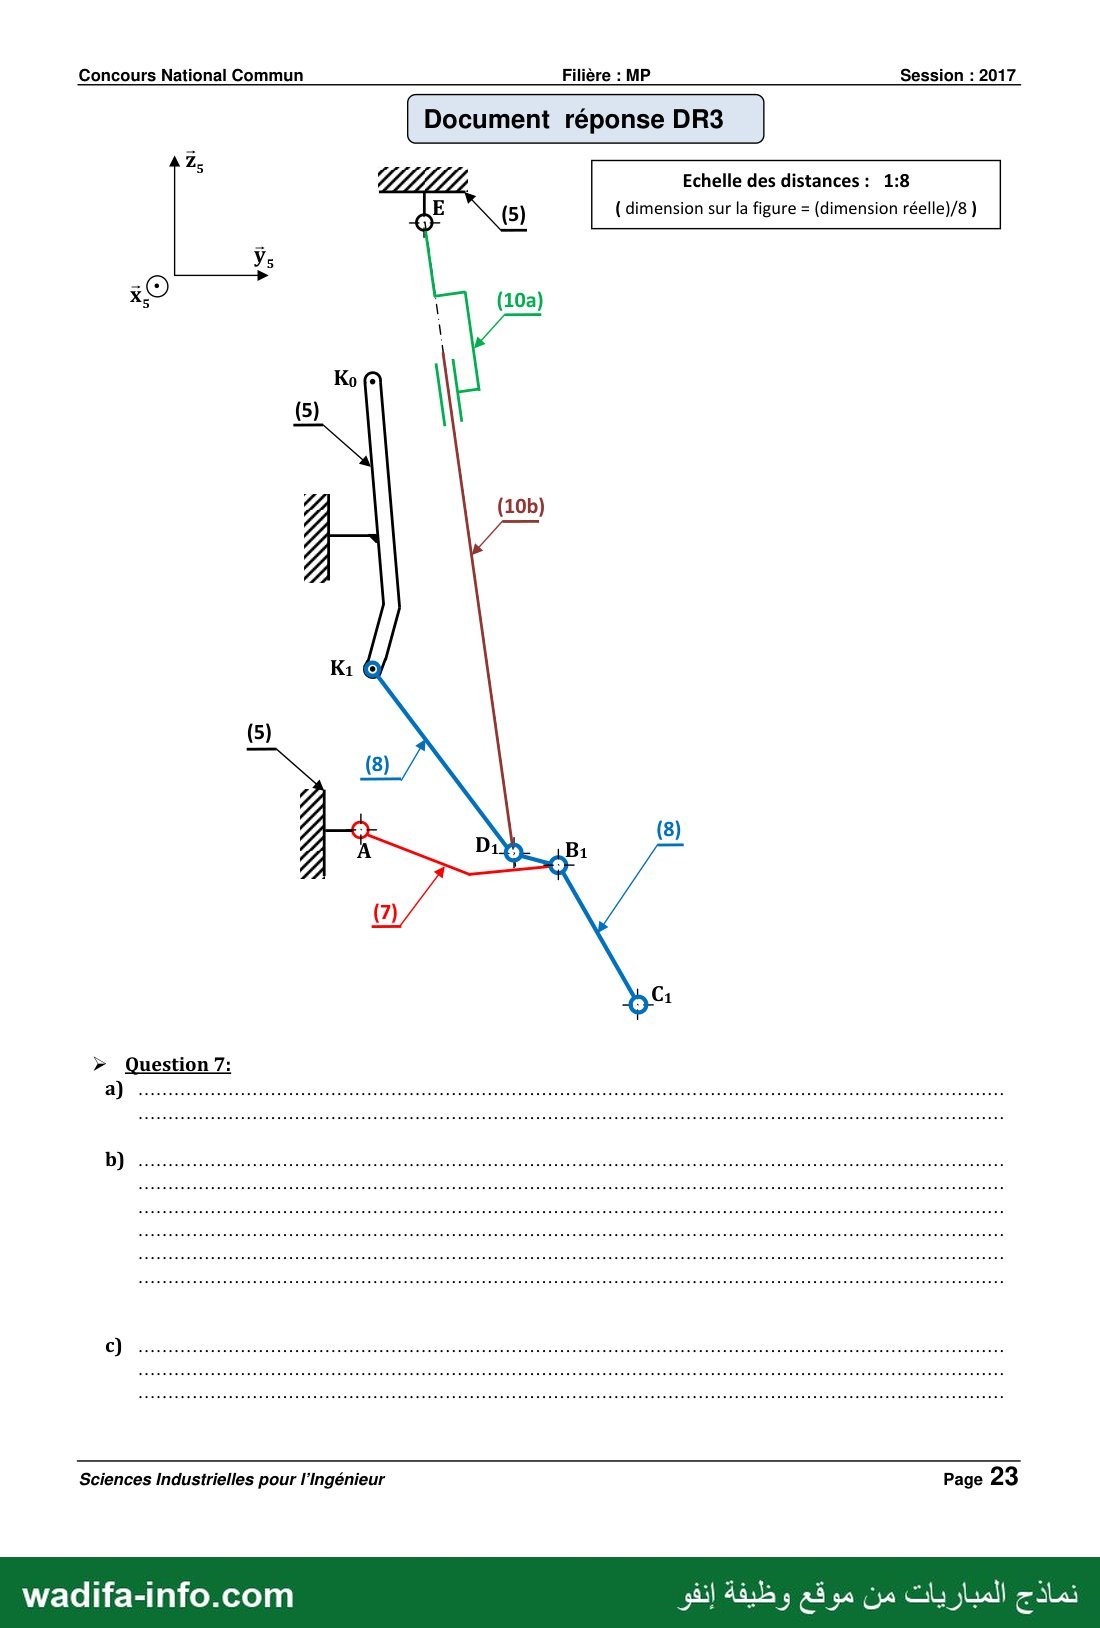
Validation de l'exigence «Sortie-rentrée
stabilisateur» : Voir document réponse DR3
Le stabilisateur est représenté dans la position telle que
le bras (8) du stabilisateur est complètement sorti. Les
points K, D, B et C du document réponse DR2 occupent
alors respectivement les positions K,, D1, Bi et د
› Question 7: On répondra directement sur le Rainures
document réponse DR3.
a) Définir puis tracer la trajectoire du point B
du solide (8) dans (5).
b) Déterminer alors graphiquement les
positions des points B et D notées
respectivement Bo et Do quand le point K
esten position Ko c’est-à-dire le bras (8) du
stabilisateur est complètement rentré. Vue suivant
À, du Rail (5)
c) En déduire la course du vérin (10)=(10a,10b).
Vérifier si le cahier des charges est respecté. DESIGNATION
Rail
Semelle vérin
Semelle biellette
Biellette
Bras stabilisateur
Patin
Vérin électrique
IIl-2 Etude statique d’un stabilisateur : Exigence « Adhérence »
L’objet de cette étude est de déterminer le coefficient de frottement minimal entre le bras (8) du
stabilisateur et le rail (5) pour garantir l’exigence d'identité « 1.2 .1.5 » (voir diagramme des exigences
page 6). Pour respecter des contraintes de sécurité et limiter la consommation énergétique, la solution
retenue doit assurer que le stabilisateur, une fois déployé, remplit sa fonction d’appui sur le sol sans que soit
mis à contribution l’effort de sortie de la tige du vérin. Le stabilisateur est représenté par le schéma
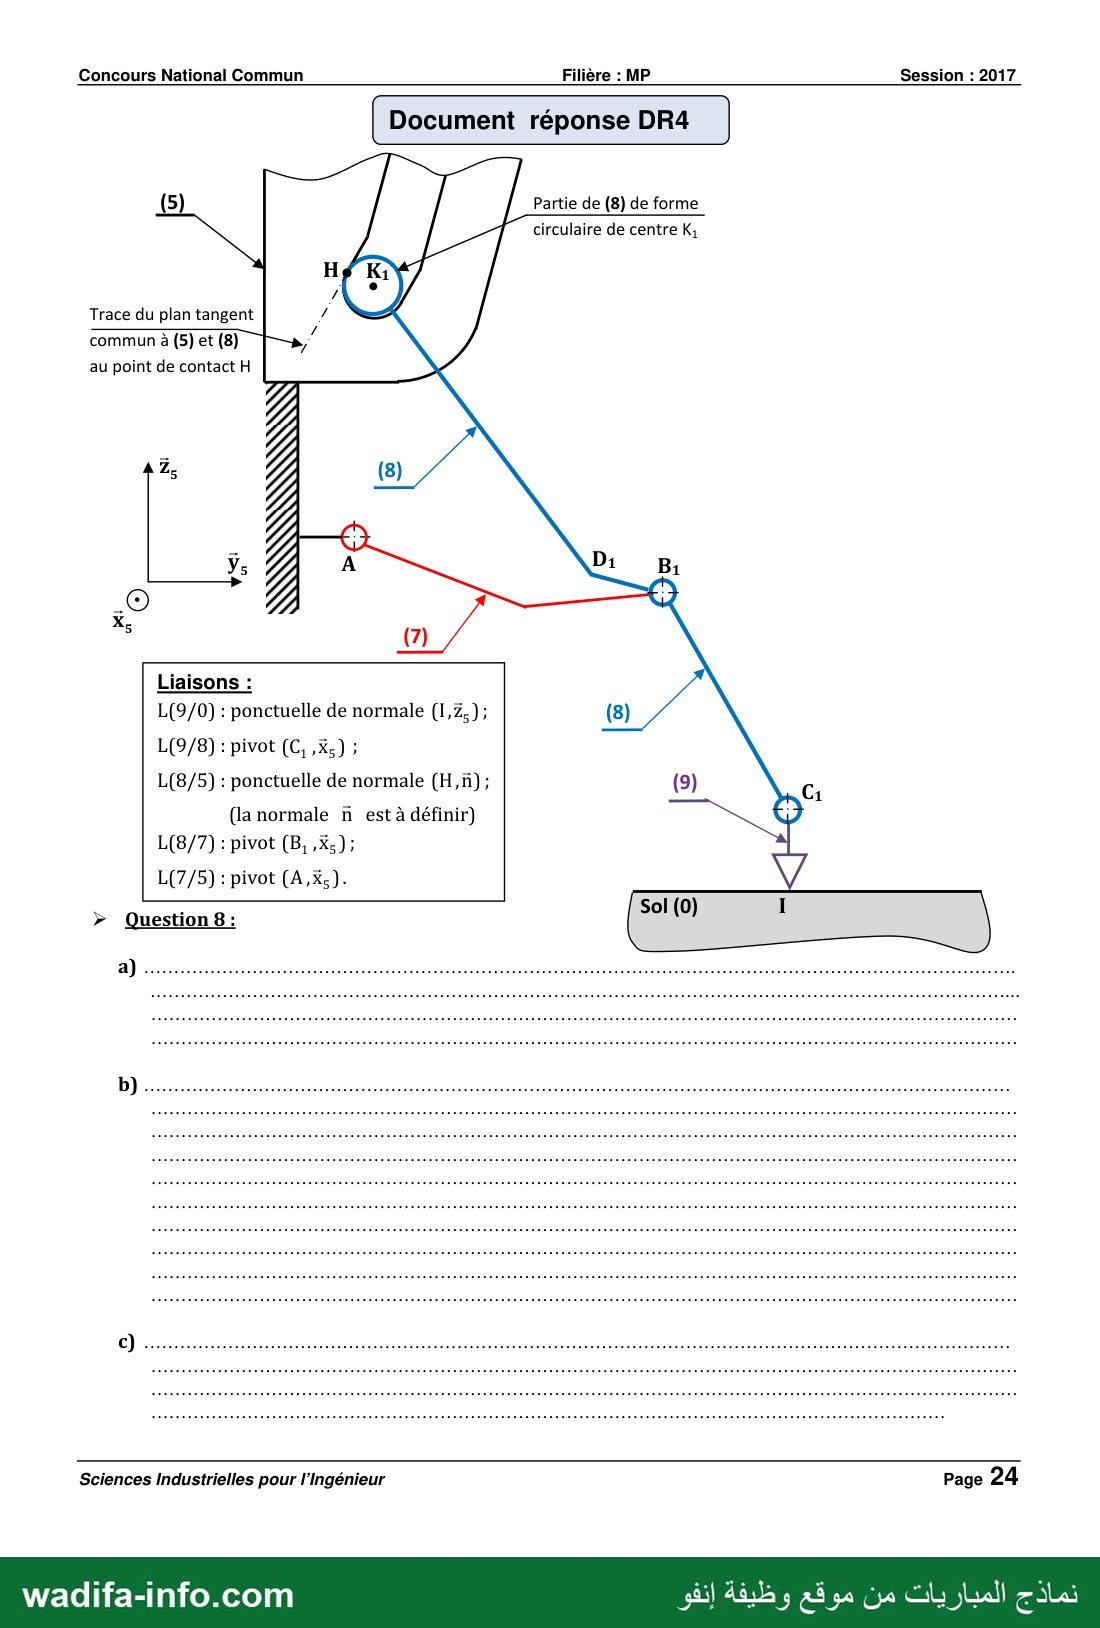
cinématique plan du document réponse DR4 en position complètement sorti. Le vérin (10) d’après ce qui
précède n’intervient pas pendant cette phase, il n’est donc pas représenté.
Le problème est supposé plan donc le torseur d'action mécanique dans une liaison pivot parfaite (M, ,Xs)
Rfi ;
entre deux solides (i) et (j) sera noté : {ti › D} = | 0 ra 0
0
Toutes les liaisons sont parfaites sauf la liaison ponctuelle au point H entre (8) et (5).
On néglige l’action de pesanteur sur l’ensemble des pièces du stabilisateur.
On note f le coefficient de frottement entre (8) et (5).
› Question 8: On répondra directement sur le document réponse DR4.
a) Quelles sont les informations qu’on obtient en étudiant l’équilibre de la biellette (7) ?
b) Etudier graphiquement l’équilibre de l’ensemble 2-18, 9}. En déduire la direction de
c) Quelle est alors la valeur du coefficient de frottement minimal fnin entre (8) et (5) pour
garantir le non glissement de (8) par rapport à (5) ?
Sciences Industrielles pour l'Ingénieur Page 7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Filière : MP Session : 2017
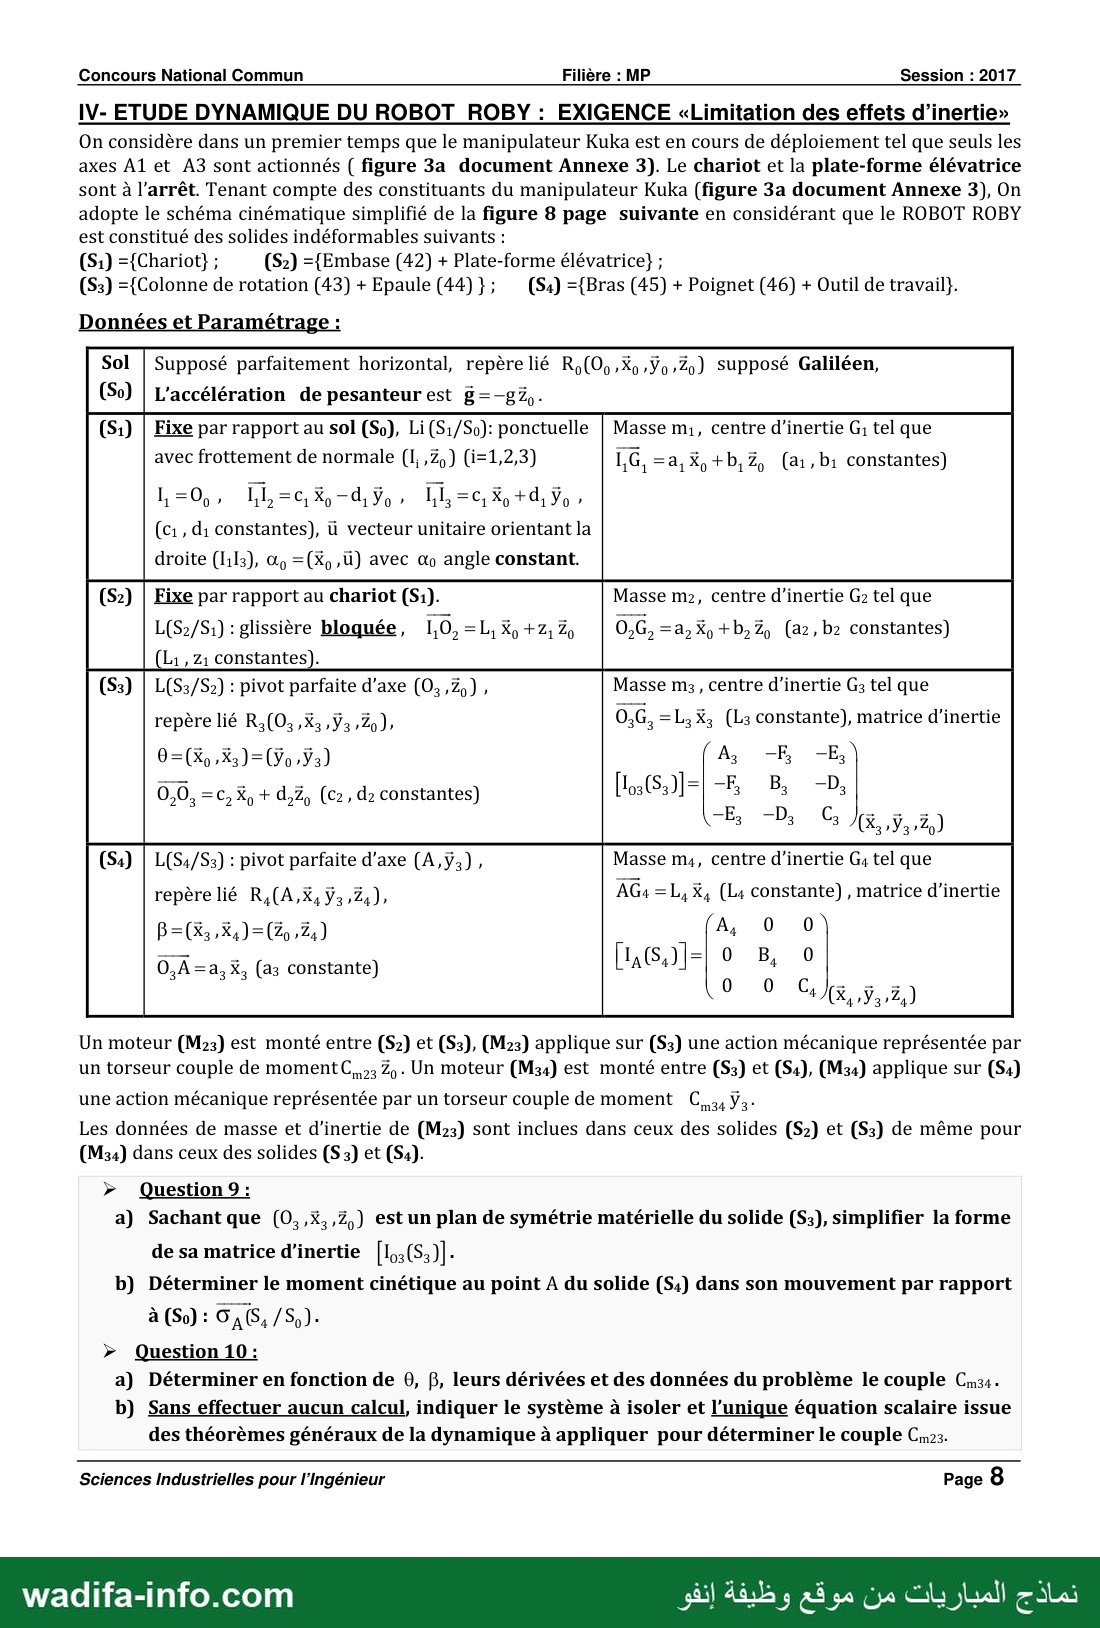
IV- ETUDE DYNAMIQUE DU ROBOT ROBY : EXIGENCE «Limitation des effets d’inertie»
On considère dans un premier temps que le manipulateur Kuka est en cours de déploiement tel que seuls les
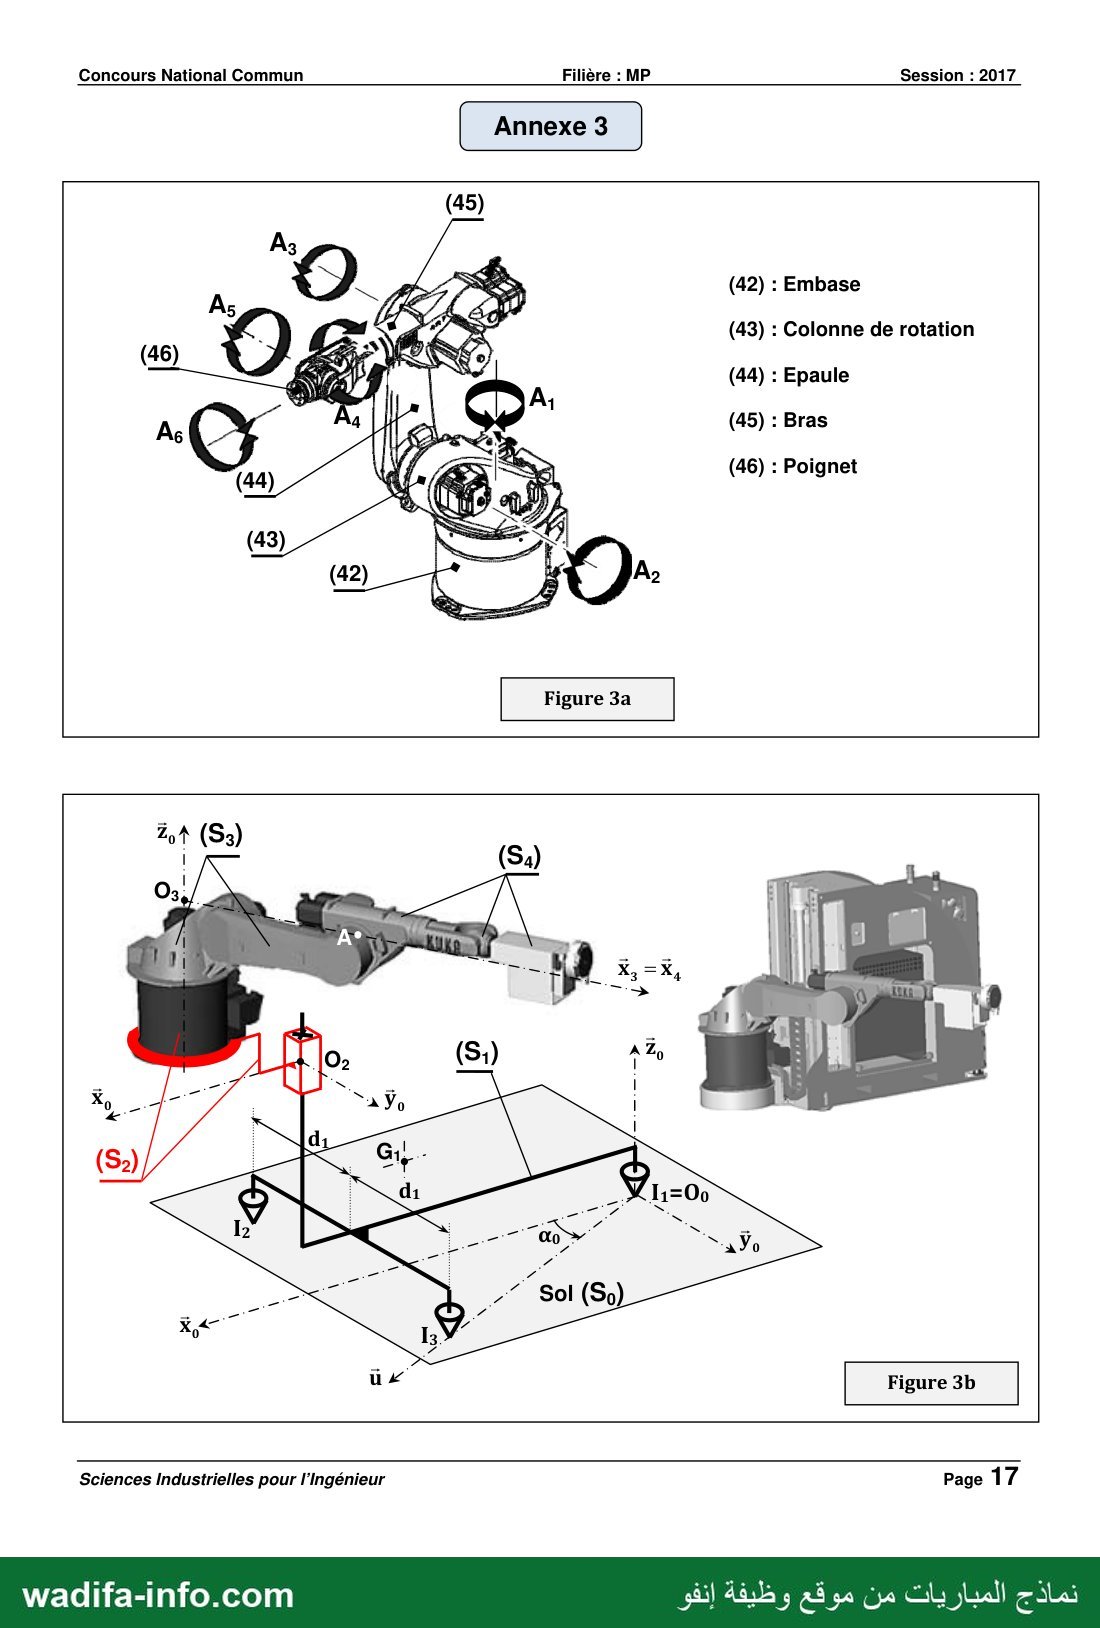
axes A1 et A3 sont actionnés ( figure 3a document Annexe 3). Le chariot et la plate-forme élévatrice
sont à l'arrêt. Tenant compte des constituants du manipulateur Kuka (figure 3a document Annexe 3), On
adopte le schéma cinématique simplifié de la figure 8 page suivante en considérant que le ROBOT ROBY
est constitué des solides indéformables suivants :
(S1) ={Chariot} ; (Sz) ={Embase (42) + Plate-forme élévatrice} ;
(S3) ={Colonne de rotation (43) + Epaule (44) }; (S4) ={Bras (45) + Poignet (46) + Outil de travail}.
Données et Paramétrage :
Supposé parfaitement horizontal, repère lié R,(0p »Xo »Ÿ0 »Z)) supposé Galiléen,
L’accélération de pesanteur est g=-g7,-
Fixe par rapport au sol (So), Li (S1/So): ponctuelle
avec frottement de normale (1, ,Z, ) (i=1,2,3)
(c1 , di constantes), ا vecteur unitaire orientant la
Masse m1, centre d'inertie G, tel que
LG, =a, X, +b, Z, (a1,b1 constantes)
droite (1,13), مه =(X, ,Ùù) avec مه angle constant.
Masse m2, centre d'inertie Gz tel que
0.6, =a, X, + و2 رط (az, b2 constantes)
Masse m3, centre d’inertie 63 tel que
0-G, =L,X, (L3 constante), matrice d'inertie
Fixe par rapport au chariot (S1).
L(S2/S1) : glissière bloquée, 1,0, =L, X, +Z, %
L1 , Z1 constantes).
L(S3/S2) : pivot parfaite d’axe (04,2) ,
repère lié R,(03,X3,Ÿ3,%).
0,0, =C, X, + d,Z, (c2, da constantes)
L(S4/S3) : pivot parfaite d’axe (A,ÿ+), Masse m4, centre d'inertie G4 tel que
AG4= L, X, ملأ constante) , matrice d'inertie
A, 0 0
احزلقاينا 0 B, 0
0 0 C
repère lié R,(A,X, Ÿ3,Z4),
O,À =a, &, (as constante)
اعد و
Un moteur (Mz3) est monté entre (Sz) et )53(, (M23) applique sur (S3) une action mécanique représentée par
un torseur couple de momentC,.23 .و2 Un moteur (M34) est monté entre (S3) et (Sa), (M34) applique sur (Sa)
une action mécanique représentée par un torseur couple de moment C3 Ÿ3-
Les données de masse et d’inertie de (Mz3) sont inclues dans ceux des solides (Sz) et )5:( de même pour
(M34) dans ceux des solides (S 3) et (Sa).
› Question 9:
a) Sachant que (0,,X,,2,) est un plan de symétrie matérielle du solide (S3), simplifier la forme
de sa matrice d’inertie [14z(S3)]-
b) Déterminer le moment cinétique au point À du solide (S4) dans son mouvement par rapport
› Question 10:
a) Déterminer en fonction de 6, B, leurs dérivées et des données du problème le couple يدي
b) Sans effectuer aucun calcul, indiquer le système à isoler et l’unique équation scalaire issue
des théorèmes généraux de la dynamique à appliquer pour déterminer le couple .د
Sciences Industrielles pour l'Ingénieur Page 8
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 9 —
Concours National Commun Filière : MP Session : 2017
Ponctuelle (1, ,Z0) :يا
Pivot (A,ÿ+) Pivot (04,2) (S») Glissière Z, 8 :يا Ponctuelle (ر2ريا) 0
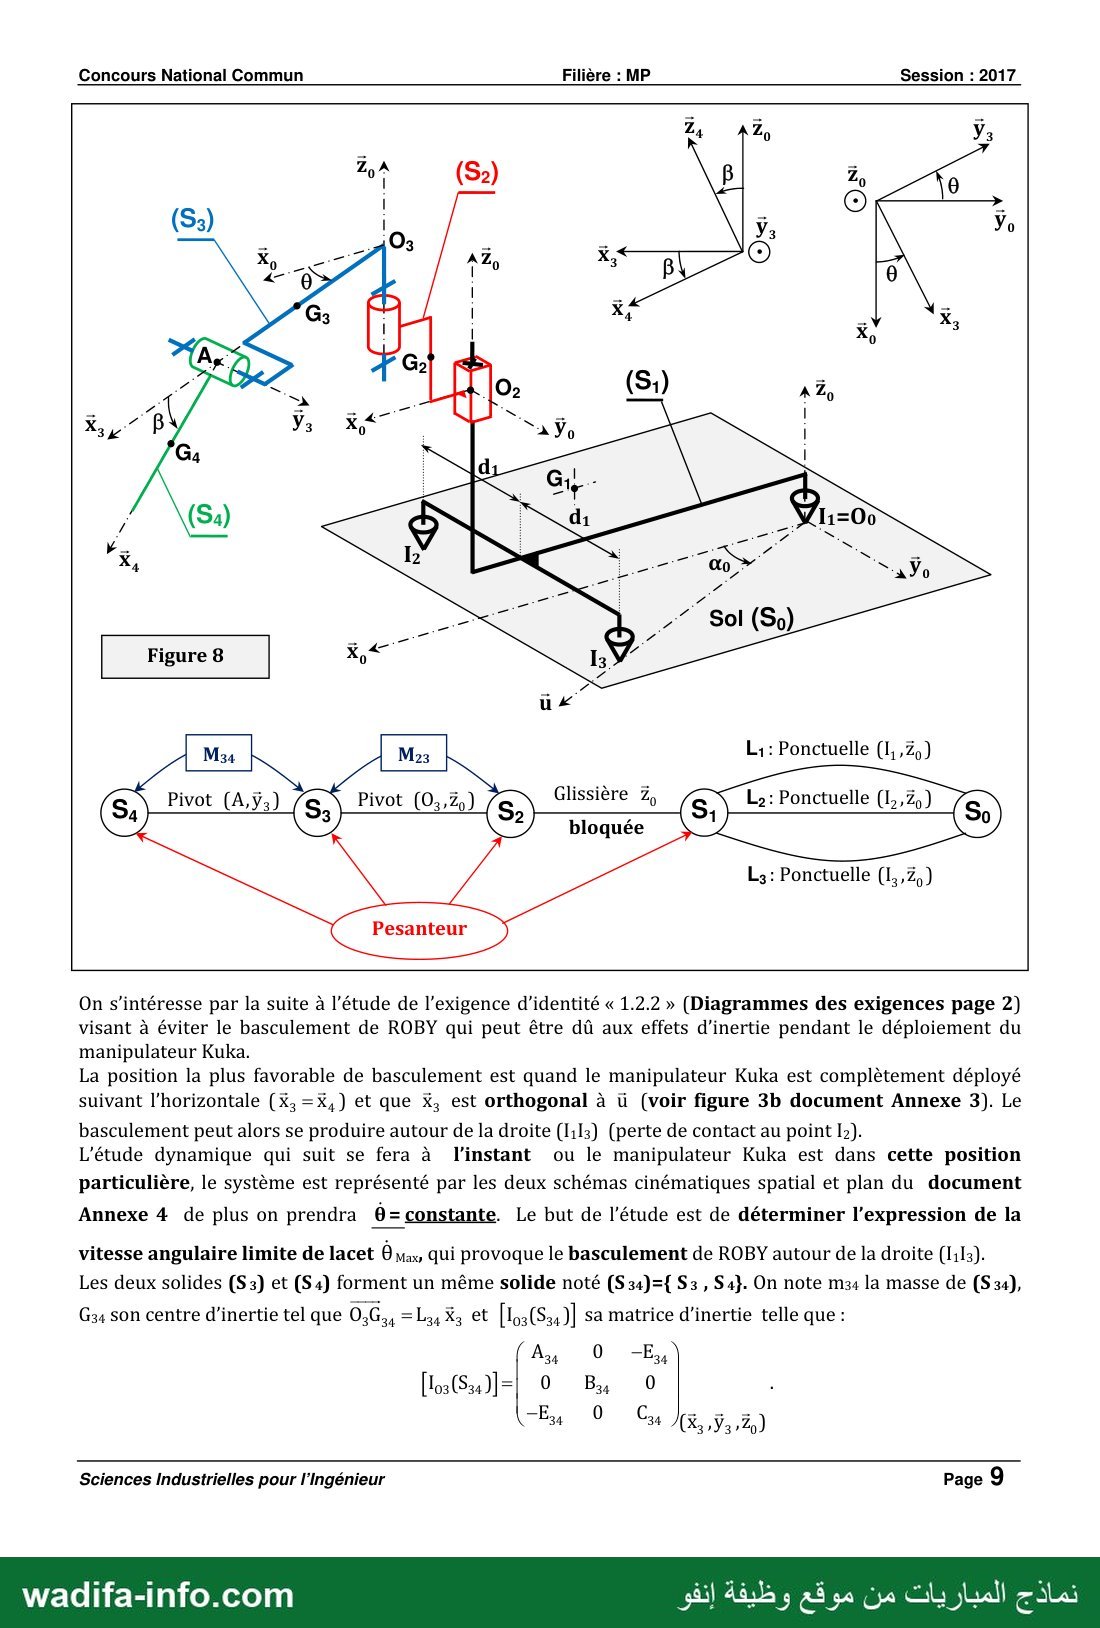
On 510116176556 par la suite à 160106 de l’exigence d’identité « 1.2.2 » (Diagrammes des exigences page 2)
visant à éviter le basculement de ROBY qui peut être dû aux effets d'inertie pendant le déploiement du
manipulateur Kuka.
La position la plus favorable de basculement est quand le manipulateur Kuka est complètement déployé
suivant l'horizontale (X, =X, ) et que x, est orthogonal à ü (voir figure 3b document Annexe 3). Le
Ponctuelle (L,,Z) :يا
basculement peut alors se produire autour de la droite (l:Is) (perte de contact au point I»).
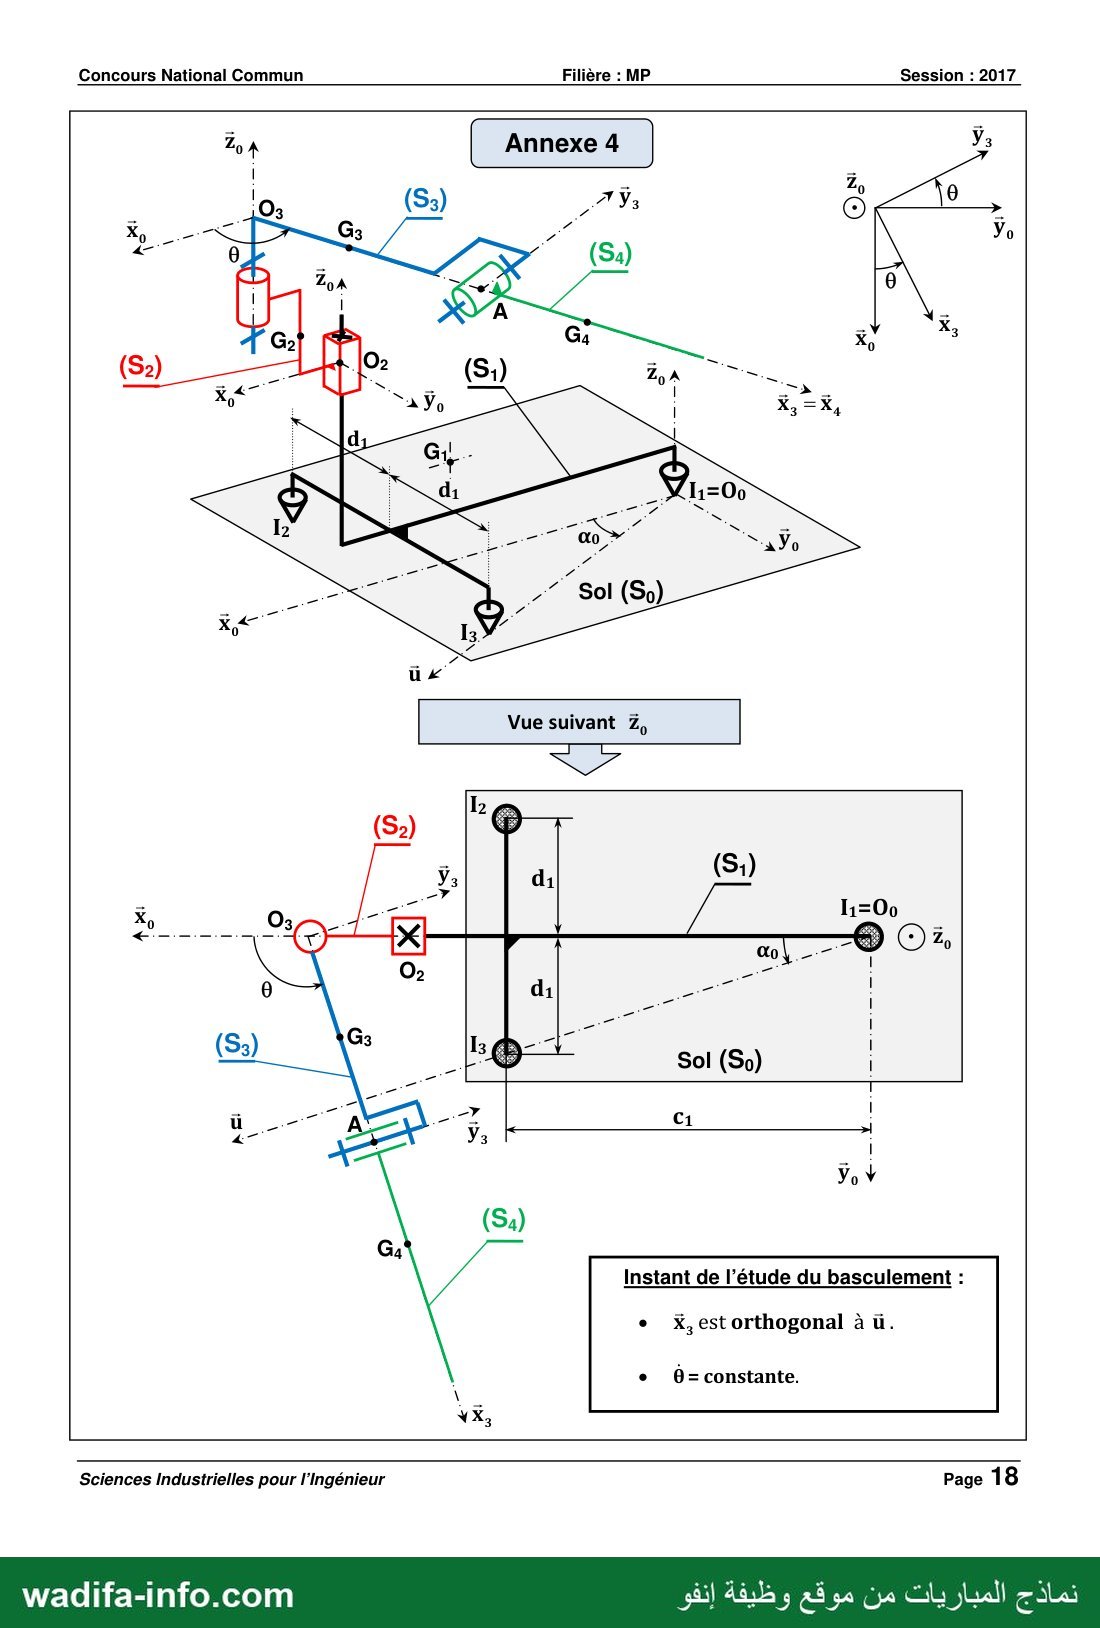
L’étude dynamique qui suit se fera à l'instant ou le manipulateur Kuka est dans cette position
particulière, le système est représenté par les deux schémas cinématiques spatial et plan du document
Annexe 4 de plus on prendra O=constante. Le but de l’étude est de déterminer l’expression de la
vitesse angulaire limite de lacet Ô max qui provoque le basculement de ROBY autour de la droite (1113).
Les deux solides (S3) et (S 4) forment un même solide noté (S34)={ S3 , Sa}. On note m34 la masse de (S 34),
G34 son centre d'inertie tel que :6و0 =L2, X; et عقاوم )] sa matrice d'inertie telle que :
ييل 0 Ass
0 مول 0 |= ]) يو وم
Page 9 انا1096076'! Sciences Industrielles pour
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Filière : MP Session : 2017
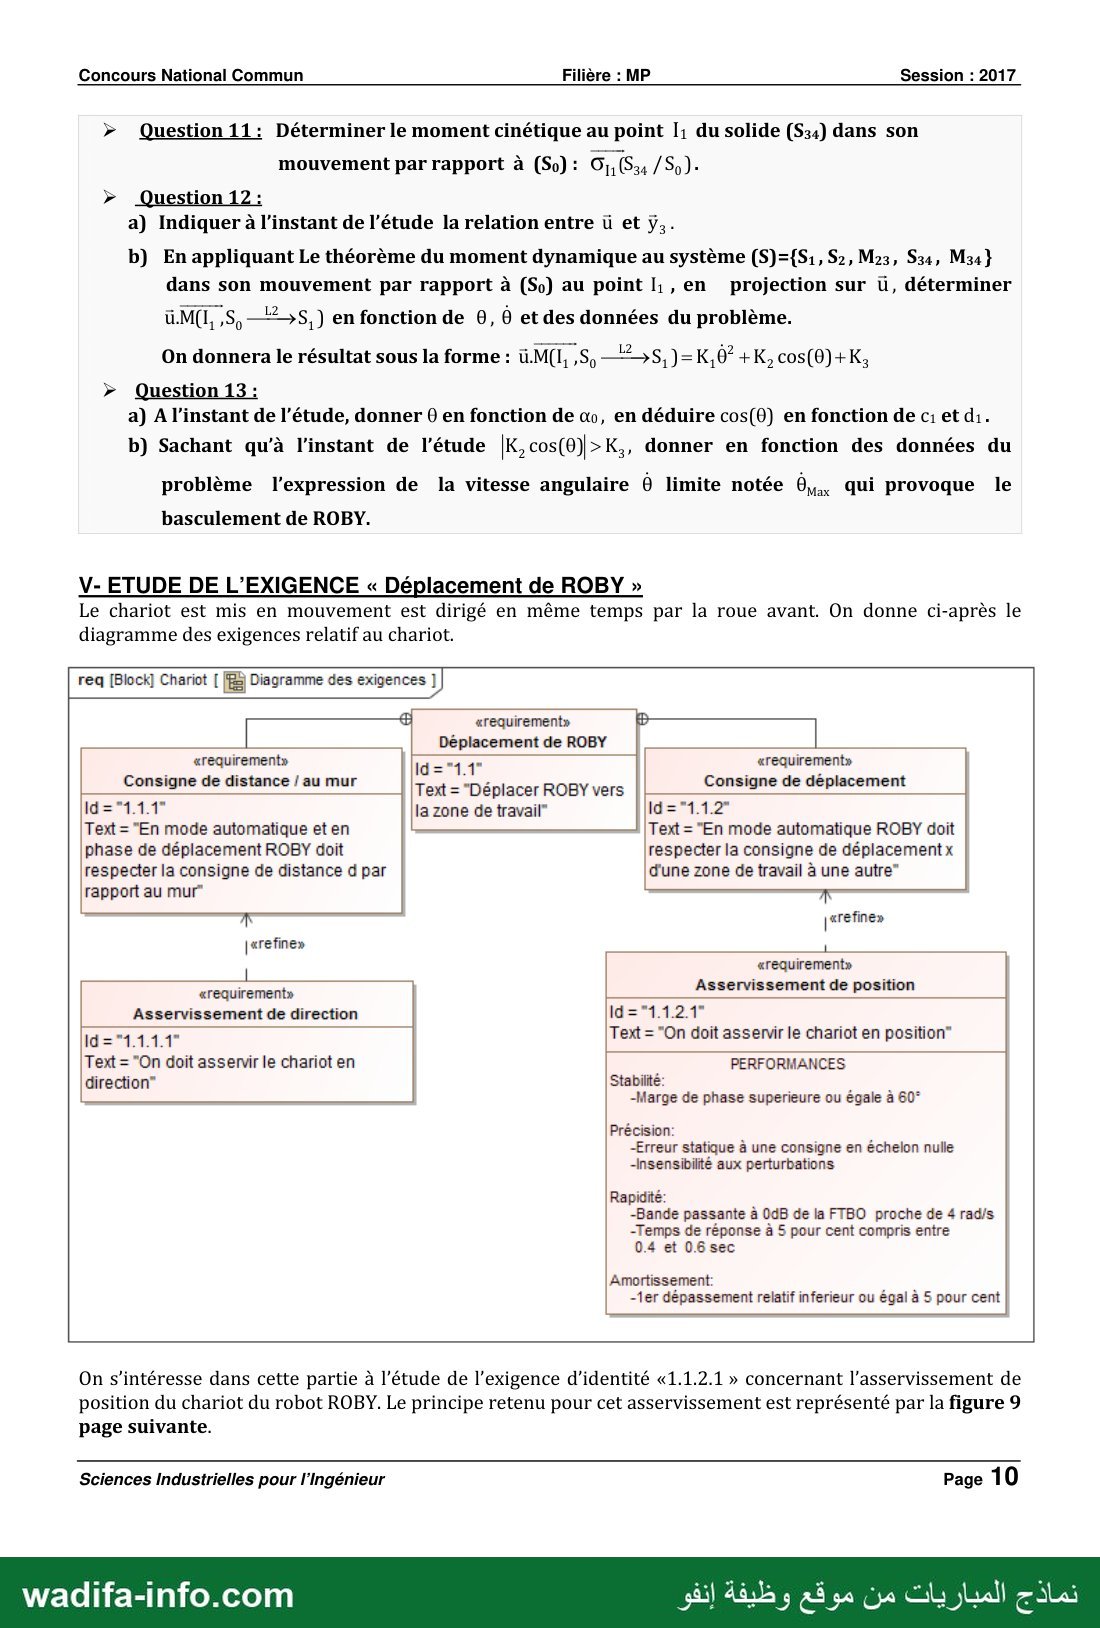
› Question 11 : Déterminer le moment cinétique au point I; du solide (S34) dans son
mouvement par rapport à (So): O,, (Sa /So)-
› Question 12 :
a) Indiquer à l'instant de l’étude la relation entre ü et ÿ,.
b) En appliquant Le théorème du moment dynamique au système (S)={S1, S2, M23, S34, M34 }
dans son mouvement par rapport à (So) au point I, en projection sur ,لا déterminer
üM(I, ,$, —S, ) en fonction de ©, 0 et des données du problème.
On donnera le résultat sous la forme : üM(1, بقل وق S,)= K,6° +K, cos(0)+K,
› Question 13:
a) A l’instant de l’étude, donner 0 en fonction de œo, en déduire cos(0) en fonction de c: et d:.
b) Sachant qu’à l'instant de l’étude | K, cos (6) ›K.,, donner en fonction des données du
problème l’expression de la vitesse angulaire Ô limite notée Max qui provoque le
basculement de ROBY.
V- ETUDE DE L'EXIGENCE « Déplacement de ROBY »
Le chariot est mis en mouvement est dirigé en même temps par la roue avant. On donne ci-après le
diagramme des exigences relatif au chariot.
req [Block] Chariot [ Diagramme des exigences ]
«requirements»
Déplacement de ROBY
Text = "Déplacer ROBY vers
la zone de travail”
«requirements
Consigne de distance / au mur
Ida=‹11 1
Text = "En mode automatique et en
phase de déplacement ROBY doit
respecter la consigne de distance d par
rapport au mur”
«requirement»
Consigne de déplacement
Text = "En mode automatique ROBY doit
respecter la consigne de déplacement x
d'une zone de travail à une autre”
7 | refine»
«requirement»
Asservissement de position
Id=‹1121"
Text = "On doit asservir le chariot en position”
PERFORMANCES
Stabilité:
-Marge de phase superieure ou égale à 60°
Précision:
-Erreur statique à une consigne en échelon nulle
-Insensibilité aux perturbations
Rapidité:
-Bande passante à 008 de la FTBO proche de 4 rad/s
-Temps de réponse à 5 pour cent compris entre
0.4 et 06sec
Amortissement:
-1er dépassement relatif inferieur ou égal à 5 pour cent
| «refine»
«requirement»
Asservissement de direction
id="1111"
Text = "On doit asservir le chariot en
direction”
On s’intéresse dans cette partie à l'étude de l'exigence d'identité «1.1.2.1 » concernant l’asservissement de
position du chariot du robot ROBY. Le principe retenu pour cet asservissement est représenté par la figure 9
Page 1 0
نماذج المباريات من موقع وظيفة إنفو
page suivante.
Sciences Industrielles pour l’Ingénieur
wadifa-info.com
— صفحة 11 —
Concours National Commun Filière : MP Session : 2017
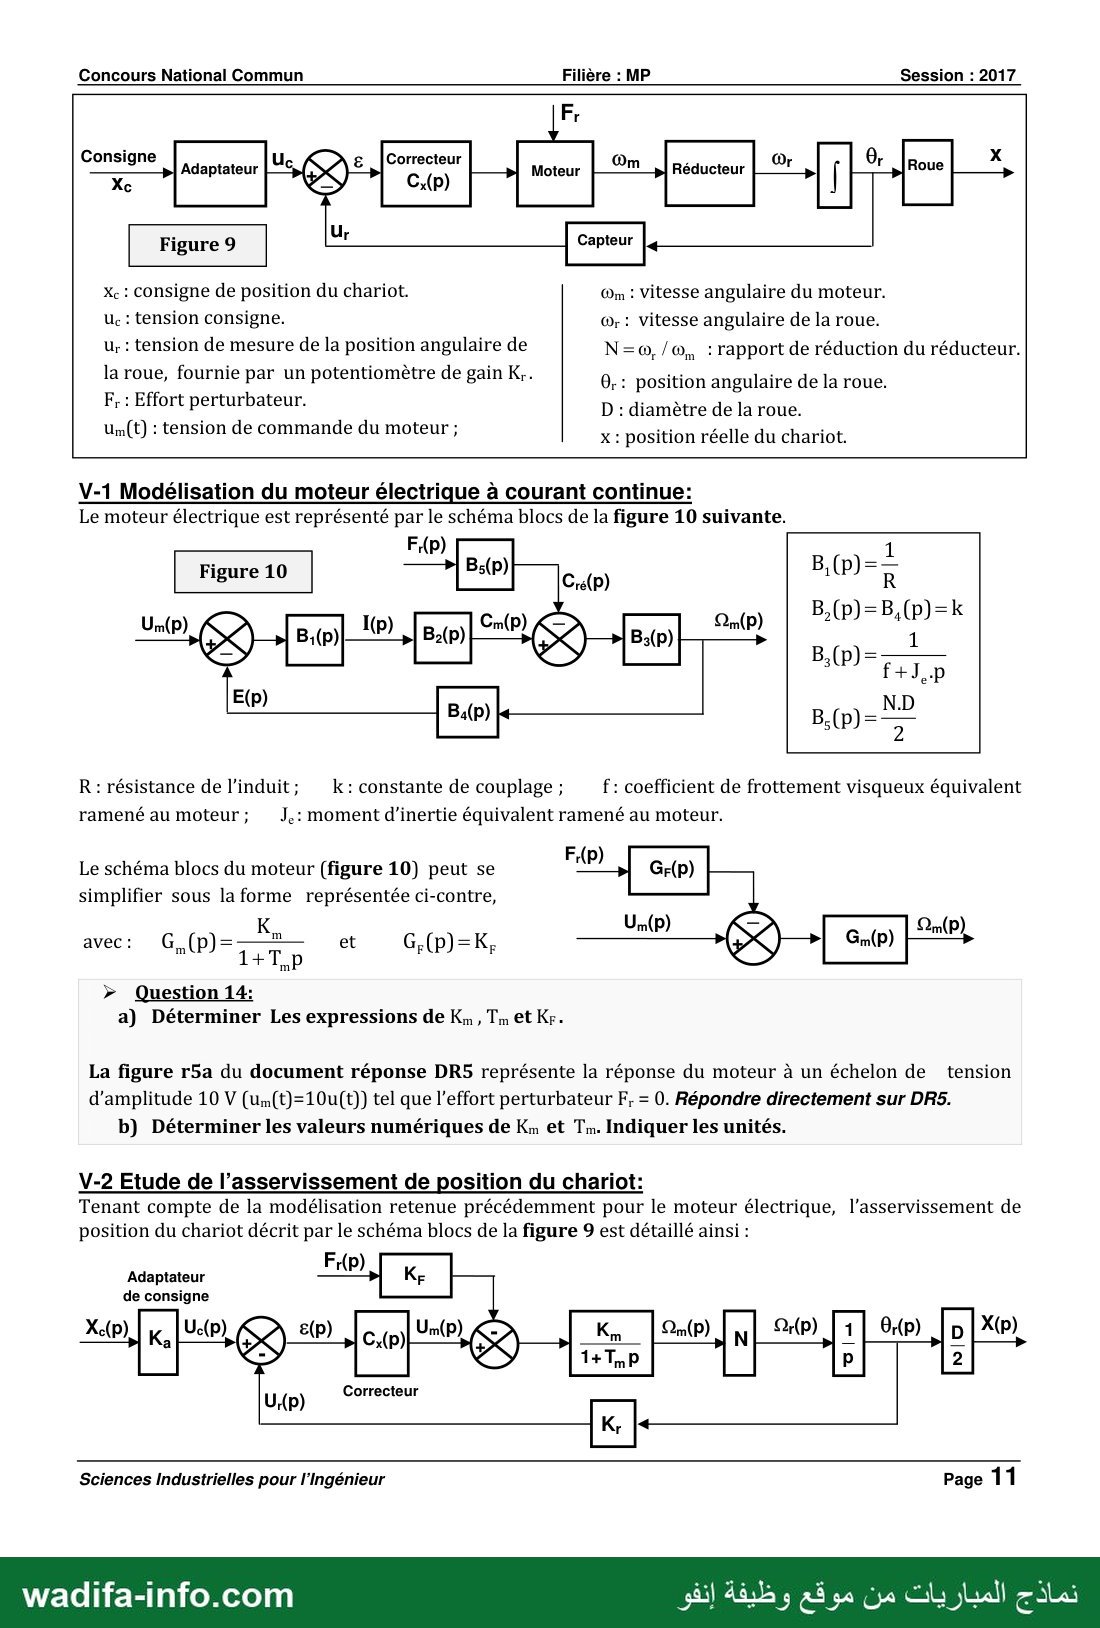
Xc : Consigne de position du chariot. On : Vitesse angulaire du moteur.
Uc : tension consigne. ©, : Vitesse angulaire de la roue.
rapport de réduction du réducteur. :مه tension de mesure de la position angulaire de N=0o, :علا
.ا la roue, fournie par un potentiomètre de gain
F, : Effort perturbateur.
Un(t) : tension de commande du moteur ;
6,: position angulaire de la roue.
D : diamètre de la roue.
x : position réelle du chariot.
V-1 Modélisation du moteur électrique à courant continue:
Le moteur électrique est représenté par le schéma blocs de la figure 10 suivante.
s(P) 2
R : résistance de l’induit; k: constante de couplage ; f : coefficient de frottement visqueux équivalent
ramené aumoteur; J.: moment d'inertie équivalent ramené au moteur.
Le schéma blocs du moteur (figure 10) peut se
simplifier sous la forme représentée ci-contre,
avec: G = 3 et G =K
› Question 14:
a) Déterminer Les expressions de ا Tnet Kr.
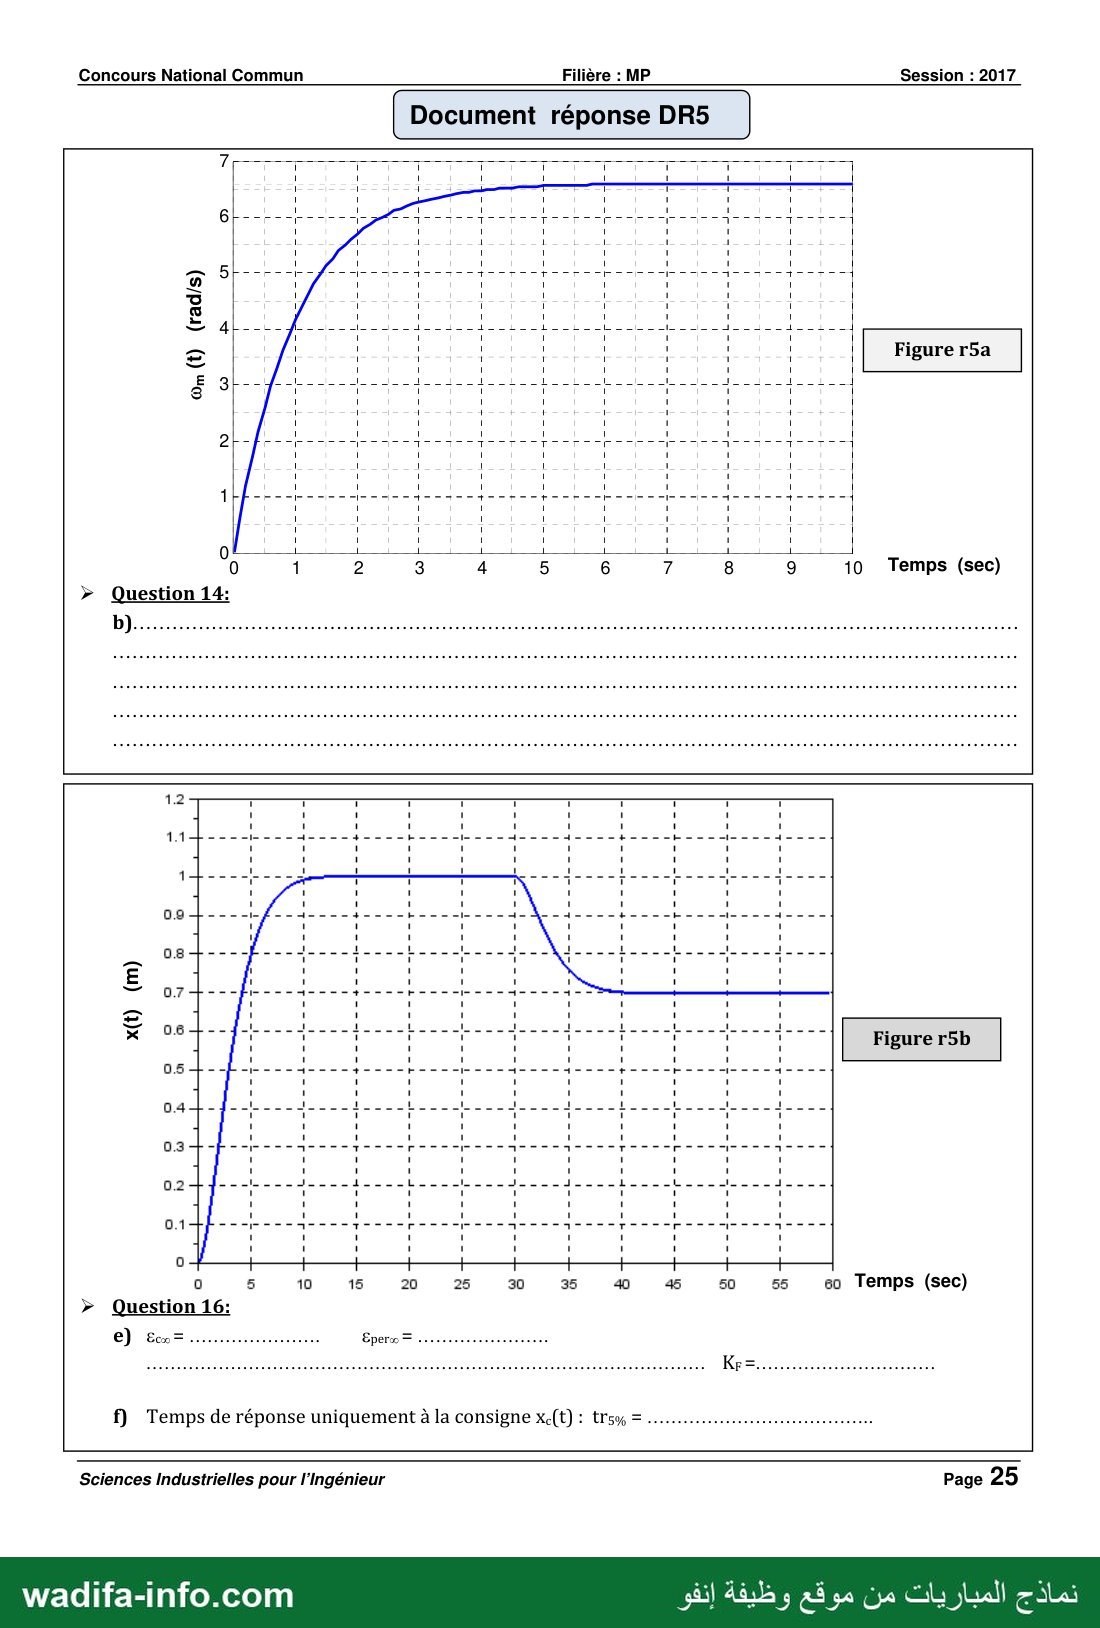
La figure r5a du document réponse DRS représente la réponse du moteur à un échelon de tension
d'amplitude 10 V (Umn(t)=10u(t)) tel que l'effort perturbateur F, = 0. Répondre directement sur 0855
b) Déterminer les valeurs numériques de Kn et .م1 Indiquer les unités.
V-2 Etude de l’asservissement de position du chariot:
Tenant compte de la modélisation retenue précédemment pour le moteur électrique, l’asservissement de
position du chariot décrit par le schéma blocs de la figure 9 est détaillé ainsi :
Adaptateur
de consigne
Sciences Industrielles pour l'Ingénieur Page 11
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Filière : MP Session : 2017
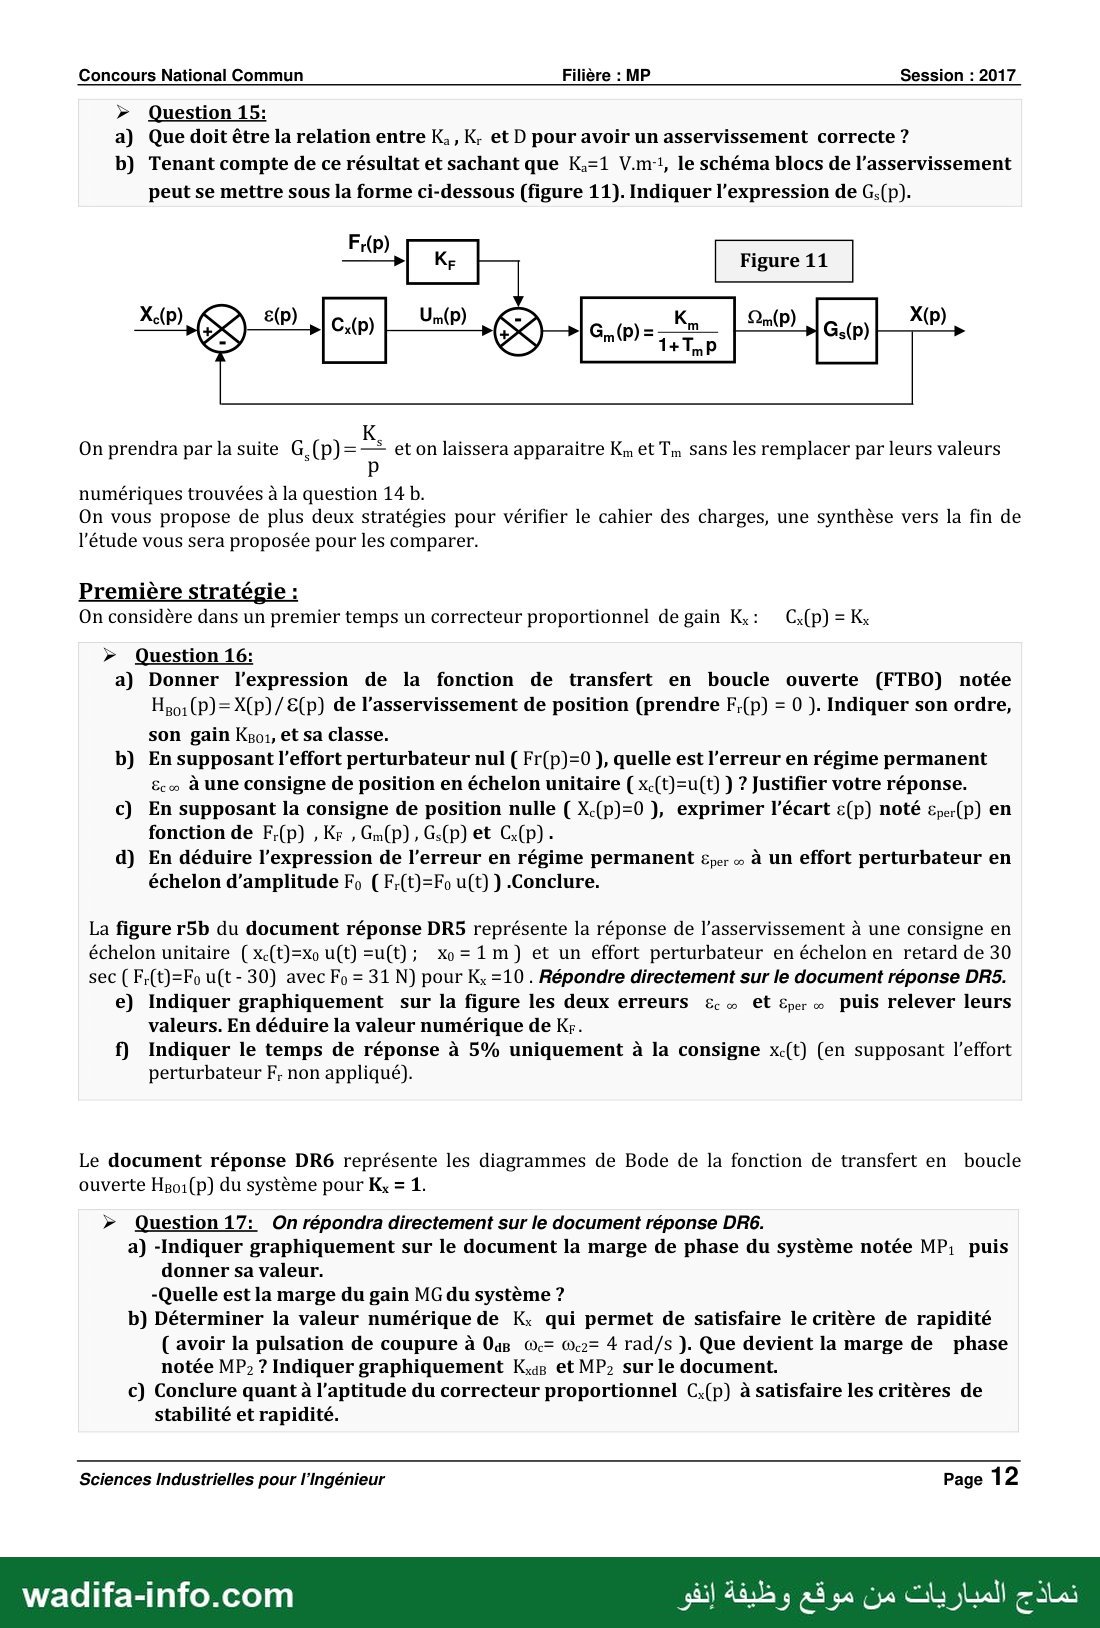
› Question 15:
a) Que doit être la relation entre .ا را et D pour avoir un asservissement correcte ?
b) Tenant compte de ce résultat et sachant que K,=1 V.m-}, le schéma blocs de l’asservissement
peut se mettre sous la forme ci-dessous (figure 11). Indiquer l’expression de Gs(p).
Figure 11
On prendra par la suite G,(p)=—- et on laissera apparaitre Km et Tn sans les remplacer par leurs valeurs
numériques trouvées à la question 14 b.
On vous propose de plus deux stratégies pour vérifier le cahier des charges, une synthèse vers la fin de
l'étude vous sera proposée pour les comparer.
Première stratégie :
On considère dans un premier temps un correcteur proportionnel de gain K,: = C:(p)=K,
› Question 16:
a) Donner l’expression de la fonction de transfert en boucle ouverte (FTBO) notée
Hgo1(P)=X(p)/E(p) de l’asservissement de position (prendre F.(p) = 0 ). Indiquer son ordre,
son gain Kgo1, et sa classe.
b) En supposant l’effort perturbateur nul ( Fr(p)=0 ), quelle est l’erreur en régime permanent
Eco à UNE consigne de position en échelon unitaire ( xc(t)=u(t) ) ? Justifier votre réponse.
c) En supposant la consigne de position nulle ( X-(p)=0 ), exprimer l’écart e(p) noté £per(p) en
fonction de F.(p) , Kr , Gn(p) , Gs(p) et C«(p) -
d) En déduire l’expression de l'erreur en régime permanent £per م à UN effort perturbateur en
échelon d’amplitude Fo ( F,(t)=F9 u(t) ) .Conclure.
La figure r5b du document réponse DRS5 représente la réponse de l’asservissement à une consigne en
échelon unitaire ( xe(t)=xo u(t) =u(t); xo=1m) et un effort perturbateur en échelon en retard de 30
sec ( F.(t)=Fo u(t- 30) avec Fo = 31 N) pour .ها =10 . Répondre directement sur le document réponse 055
e) Indiquer graphiquement sur la figure les deux erreurs ا مع Eper مو puis relever leurs
valeurs. En déduire la valeur numérique de Kr.
f) Indiquer le temps de réponse à 5% uniquement à la consigne xc({t) (en supposant l'effort
perturbateur F, non appliqué).
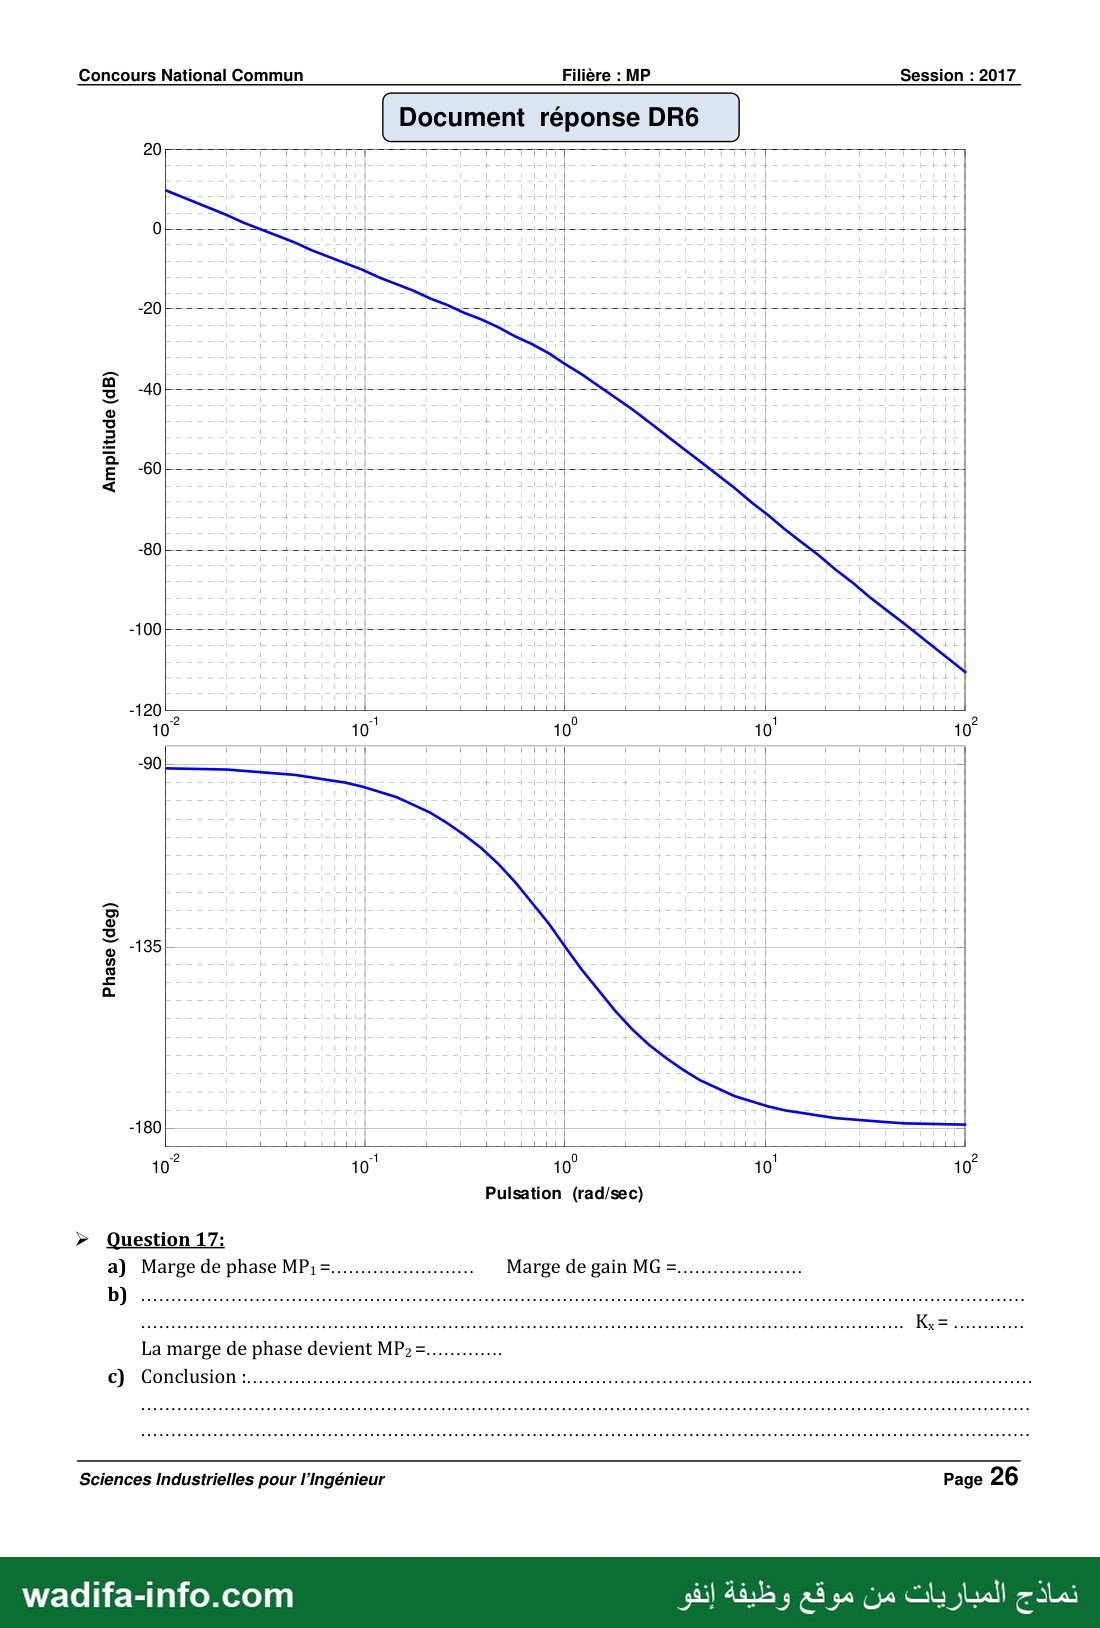
Le document réponse DR6 représente les diagrammes de Bode de la fonction de transfert en boucle
ouverte Hgo1(p) du système pour K, = 1.
› Question 17: On répondra directement sur le document réponse 056
a) -Indiquer graphiquement sur le document la marge de phase du système notée MP, puis
donner sa valeur.
-Quelle est la marge du gain MG du système ?
b) Déterminer la valeur numérique de K, qui permet de satisfaire le critère de rapidité
( avoir la pulsation de coupure à Oag ده Oez= 4 rad/s ). Que devient la marge de phase
notée MP; ? Indiquer graphiquement K,a et MP, sur le document.
c) Conclure quant à l’aptitude du correcteur proportionnel C,(p) à satisfaire les critères de
stabilité et rapidité.
Sciences Industrielles pour l’Ingénieur Page 12
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Filière : MP Session : 2017
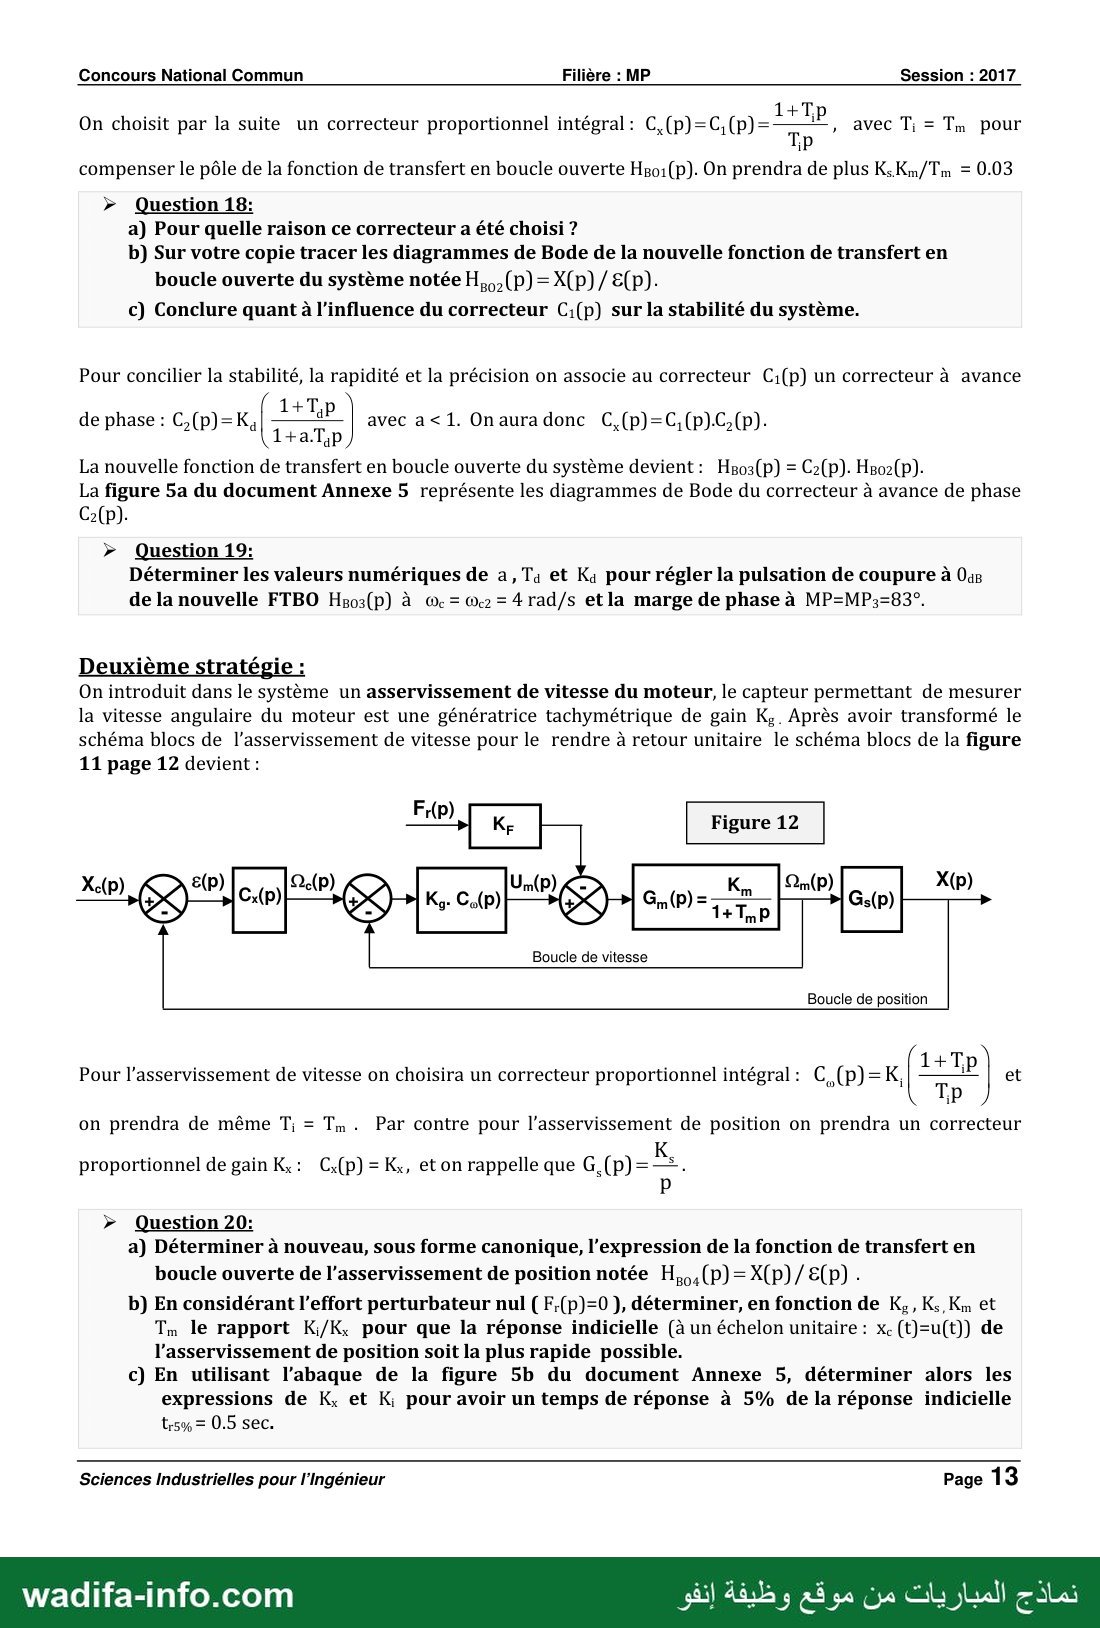
On choisit par la suite un correcteur proportionnel intégral : C,(p)=C,(p)= له , avec T; = Tn pour
compenser le pôle de la fonction de transfert en boucle ouverte Hgo1(p). On prendra de plus KsKm/Tm = 0.03
› Question 18:
a) Pour quelle raison ce correcteur a été choisi ?
b) Sur votre copie tracer les diagrammes de Bode de la nouvelle fonction de transfert en
boucle ouverte du système notée H,0.(P) = X(p) / E(p).
c) Conclure quant à l'influence du correcteur C:(p) sur la stabilité du système.
Pour concilier la stabilité, la rapidité et la précision on associe au correcteur C1(p) un correcteur à avance
1+T
de phase : C,(p)=K, FF
La nouvelle fonction de transfert en boucle ouverte du système devient : Heoz(p) = Cz(p). Heoz(P).
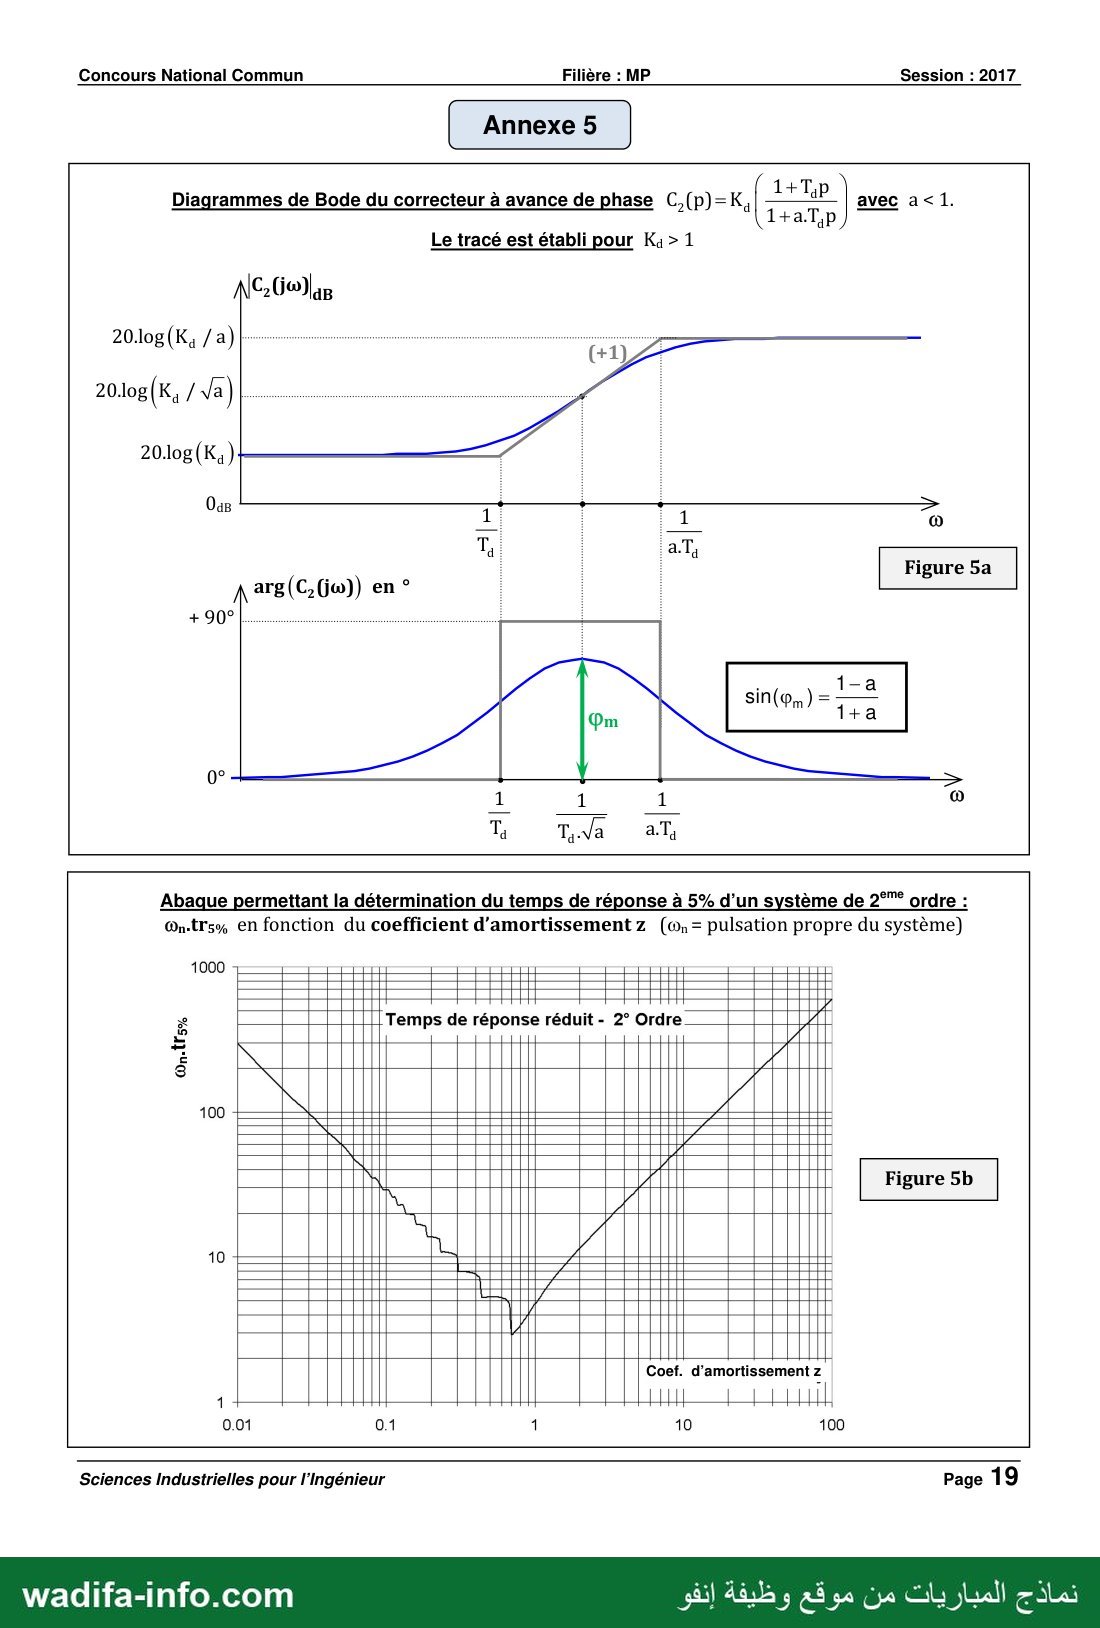
La figure 5a du document Annexe 5 représente les diagrammes de Bode du correcteur à avance de phase
› Question 19:
Déterminer les valeurs numériques de a, T4 et وكا pour régler la pulsation de coupure à Oar
de la nouvelle FTBO Hgoz(p) à © = Oæ = 4 rad/s etla marge de phase à MP=MP+=83°.
Deuxième stratégie :
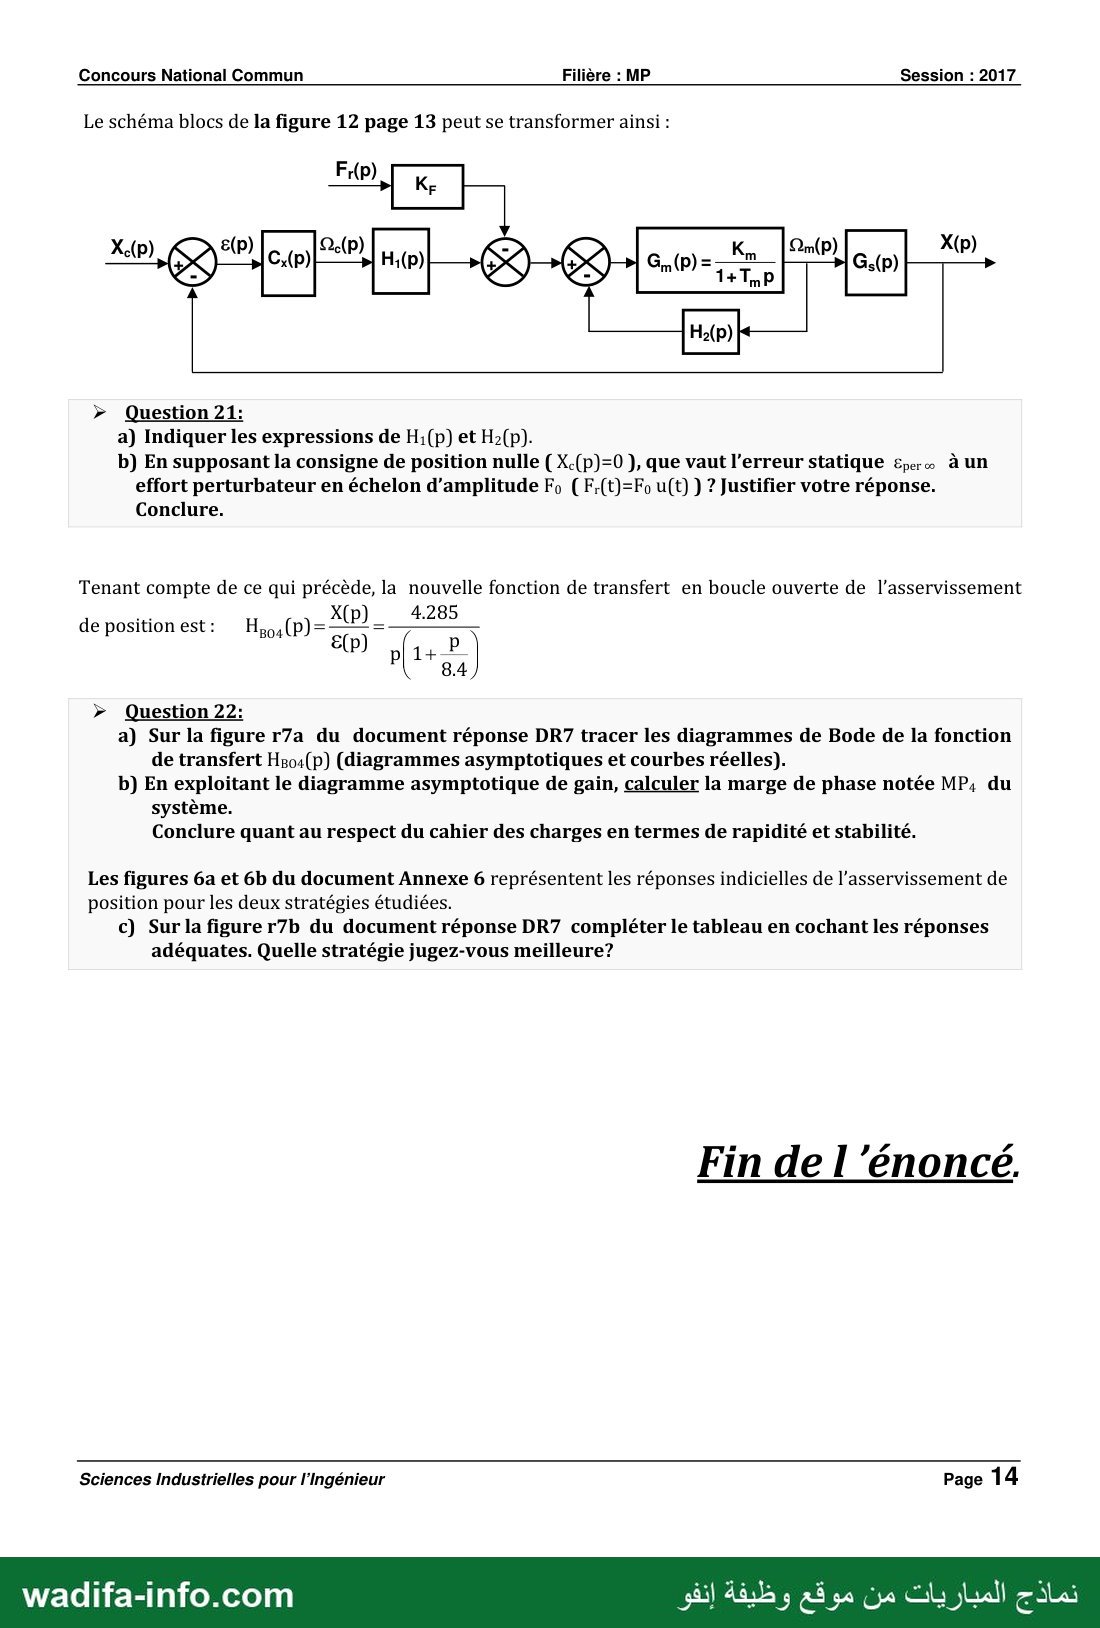
On introduit dans le système un asservissement de vitesse du moteur, le capteur permettant de mesurer
la vitesse angulaire du moteur est une génératrice tachymétrique de gain .وكا Après avoir transformé le
schéma blocs de l’asservissement de vitesse pour le rendre à retour unitaire le schéma blocs de la figure
11 page 12 devient :
Fr(p) «| Figure 12
Boucle de position
Pour l’asservissement de vitesse on choisira un correcteur proportionnel intégral: C,(p)=K, سبد et
on prendra de même T; = Tn . Par contre pour l’asservissement de position on prendra un correcteur
proportionnel de gain .ىا : C,(p) = ,ها et on rappelle que G,(p)=—.
› Question 20:
a) Déterminer à nouveau, sous forme canonique, l’expression de la fonction de transfert en
boucle ouverte de l’asservissement de position notée H,,,(P)= X(p) / E(p) ٠
b) En considérant l’effort perturbateur nul ( F.(p)=0 ), déterminer, en fonction de K;, Ks, مكل et
1. le rapport K;/K, pour que la réponse indicielle (à un échelon unitaire : x. (t)=u(t)) de
l’asservissement de position soit la plus rapide possible.
c) En utilisant l’abaque de la figure 5b du document Annexe 5, déterminer alors les
expressions de K, et K; pour avoir un temps de réponse à 5% de la réponse indicielle
t-s9 = 0.5 sec.
Sciences Industrielles pour l'Ingénieur Page 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Filière : MP Session : 2017
Le schéma blocs de la figure 12 page 13 peut se transformer ainsi :
› Question 21:
a) Indiquer les expressions de H:(p) et Hz(p).
b) En supposant la consigne de position nulle ( Xc(p)=0 ), que vaut l'erreur statique موب à UN
effort perturbateur en échelon d'amplitude Fo ( F,(t)=F0 u(t) ) 7 Justifier votre réponse.
Conclure.
Tenant compte de ce qui précède, la nouvelle fonction de transfert en boucle ouverte de l’asservissement
X(p) 4.285
ee) ادا
de positionest: | Hpo,(P)=
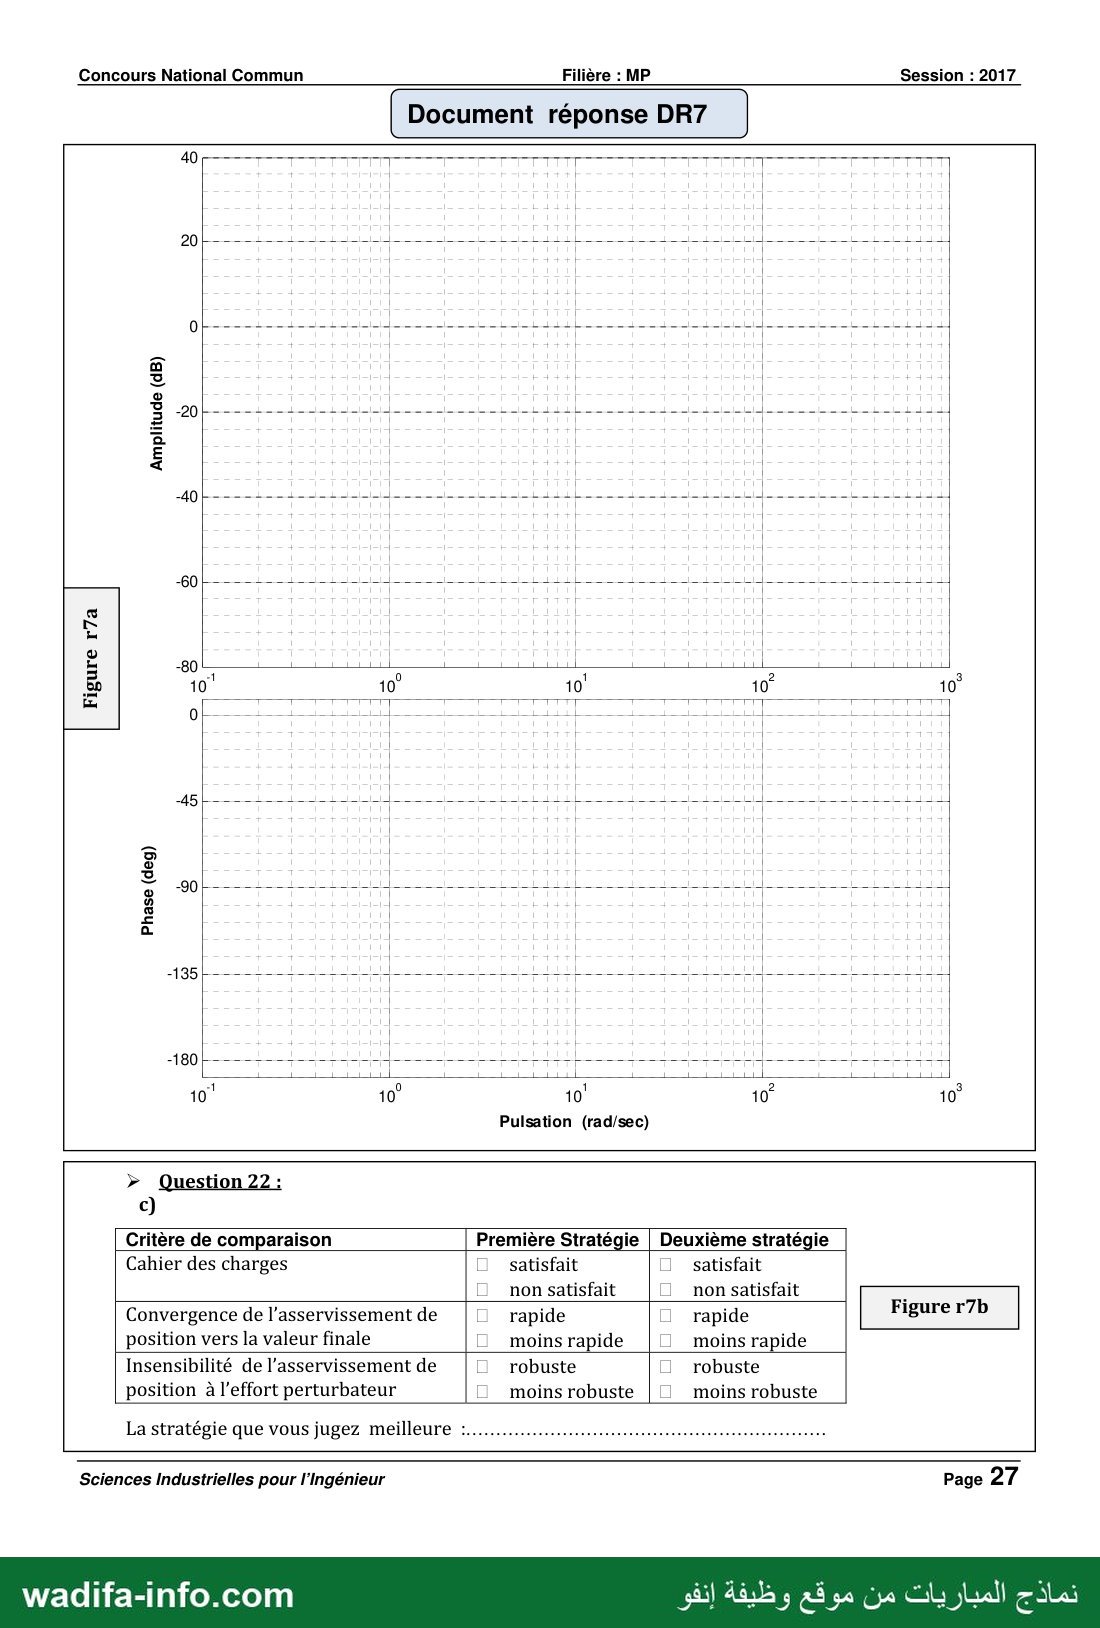
› Question 22:
a) Sur la figure r7a du document réponse DR7 tracer les diagrammes de Bode de la fonction
de transfert Hgos(p) (diagrammes asymptotiques et courbes réelles).
b) En exploitant le diagramme asymptotique de gain, calculer la marge de phase notée MP, du
système.
Conclure quant au respect du cahier des charges en termes de rapidité et stabilité.
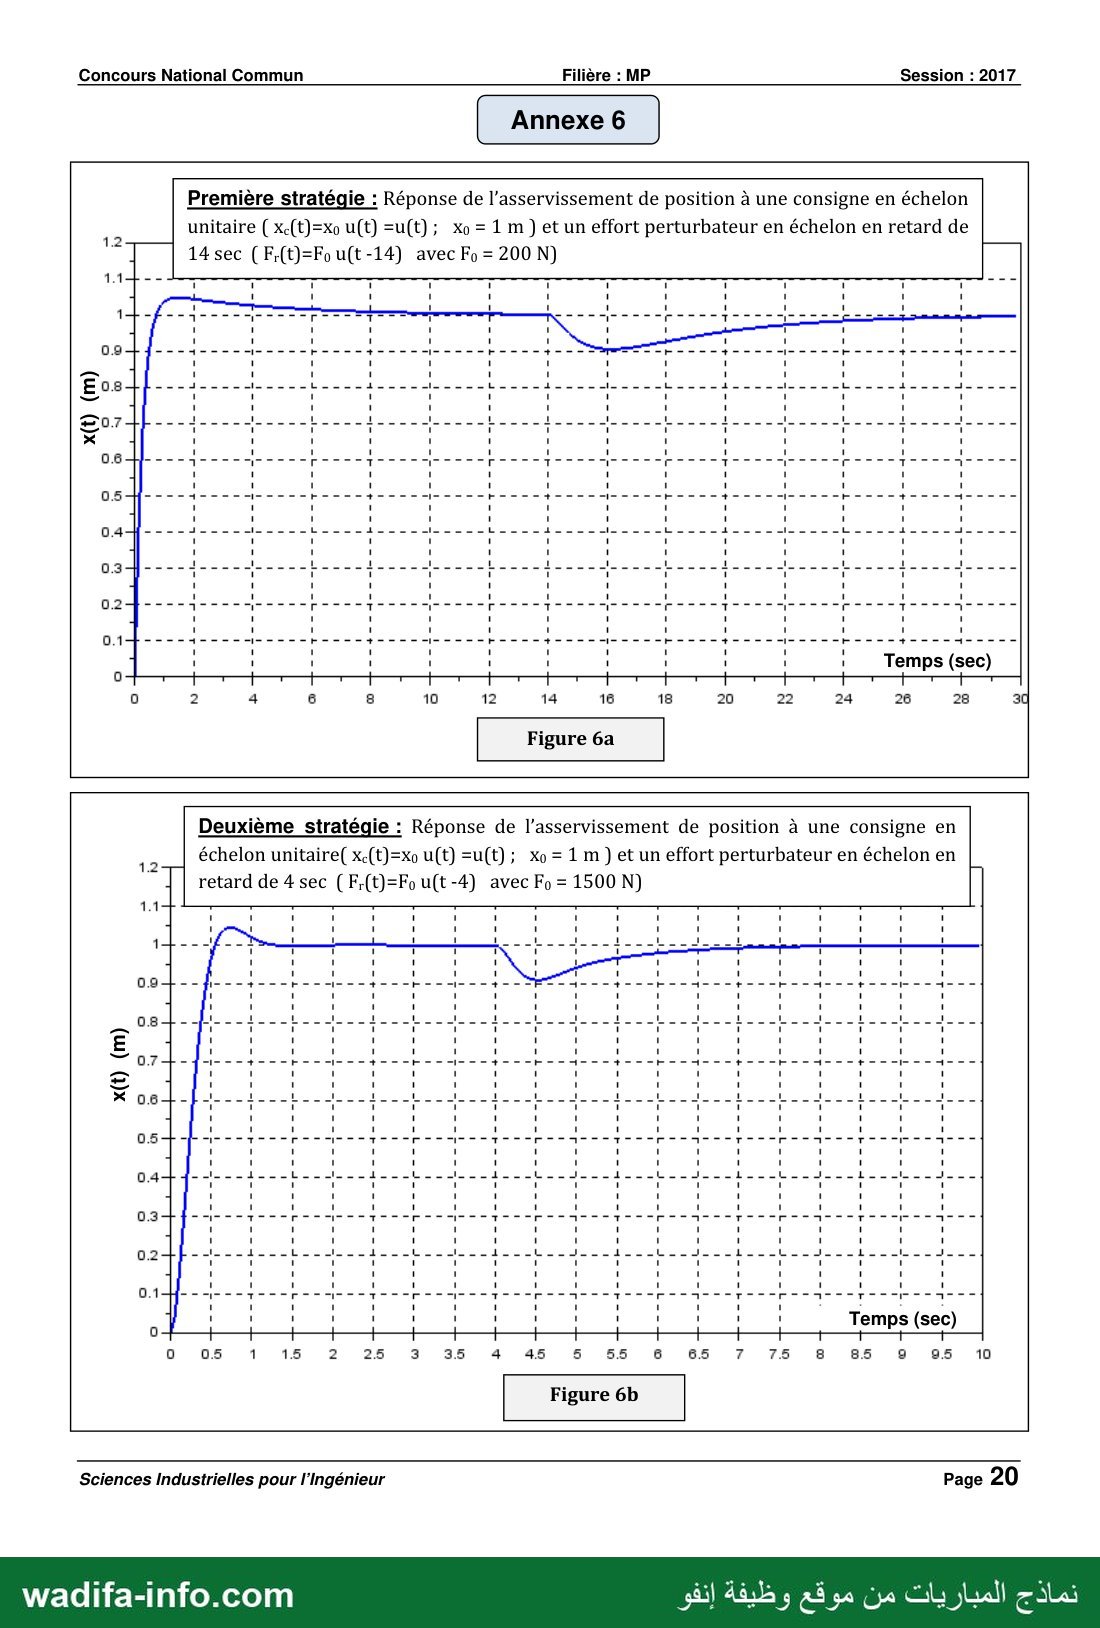
Les figures 6a et 6b du document Annexe 6 représentent les réponses indicielles de l’asservissement de
position pour les deux stratégies étudiées.
c) Sur la figure r7b du document réponse DR7 compléter le tableau en cochant les réponses
adéquates. Quelle stratégie jugez-vous meilleure?
Fin de l'énoncé.
Sciences Industrielles pour l'Ingénieur Page 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Filière : MP Session : 2017
stm [Modèle] ROBOT ROBY [ Diagramme d'états ]
Mise en service
Attente consignes opérateur et
superviseur 7 › Jus :
Super état qui doit être détaillé par un
Ë ; ; autre diagramme d'états (c’est son
Consignes acquises expansion) . Il prend fin si la distance
Départ cycle ١ Attente À par rapport au mur est égale à d et la
| — distance parcourue est égale à x
ROBOT ROBY en fonctionnement _ ›
: Chariot en mouvement Super état appelé aussi état
› composite.
: 0 7
[stabilisateurs exigés] /
Stabilisateurs en mouvement
de sortie
stabilisateurs sortis IN
Voir figure 4 page 2 |
Plate-forme en 7
mouvement de montée #
| Hauteur souhaitée atteinte | 7
Manipulateur Kuka en | 2 |: ›
حت Pseudo état 1151007: ١ 8م
mouvement -phase déploiement- | l'état composite "ROBOT ROBY
8 ; ل en fonctionnement”, une fois
Zone de travail localisée qu'on l'aura quitté, de mémoriser
le dernier sous-état qui etait
actif.
Outil de poncage ou N | Manipulateur Kuka en
percage en marche mouvement -phase travail- :
ِ 1 | Réarmement
| Présence obstacle [Alarme
Manipulateur Kuka en
mouvement -phase pliage- |
Manipulateur Kuka plié ;
Réarmement
Plate-forme en
mouvement de descente
‘ Arrêt d'urgence
Plate forme en position basse 1 9
[stabilisateurs sortis]
| Stabilisateursen | after (2 min)
mouvement d'entrée
Stabilisateurs rentrés
[Encore une zone de travail
Page 15
Sciences Industrielles pour l’Ingénieur
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 16 —
Concours National Commun Filière : MP Session : 2017
Plate-forme en mouvement
de montée
Présence
obstacle
Alarme
Réarmement
Hauteur souhaitée
atteinte
Manipulateur Kuka
en mouvement
-phase déploiement-
DESIGNATION
Colonne de guidage
Tablier
Plate-forme
Vis à billes (hélice à droite)
Frein par manque de courant
Moteur
Réducteur
Poulie dentée
Poulie dentée
Courroie crantée
rjejhjp jh AR يم| رار ا
Figure 2b
Sciences Industrielles pour l'Ingénieur Page 16
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Filière : MP Session : 2017
Embase
Colonne de rotation
Epaule
Bras
Poignet
(و5) 1 2
Figure 3b
Sciences Industrielles pour l'Ingénieur Page 17
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Filière : MP Session : 2017
Instant de l’étude du basculement :
e X,estorthogonal à ü.
ô = constante.
Sciences Industrielles pour l'Ingénieur Page 18
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
Concours National Commun Filière : MP Session : 2017
Diagrammes de 8006 du correcteur à avance de phase C,(p)=K, ATP
| avec a‹1.
Le tracé est établi pour K;›1
20.1og(K4 / a)
2010g(K, / Va)
20.1og(K4;)
Abaque permettant la détermination du temps de réponse à 5% d’un système de 2°" ordre :
@n-trsy en fonction du coefficient d’amortissementz (w,= pulsation propre du système)
1000 7 1
se réduit -
55
Figure 5b
Page 1 9
Sciences Industrielles pour l’Ingénieur
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 20 —
نماذ
المباريا
ت من موقع و
2
9
2
1
2
Page 2 0
Sciences Industrielles pour l’Ingénieur
نهدا
و حت ا ا حا ا دا ا ا د د اح ل
0 ا ال اا الا لمالا الات
Fo u(t-4) avec Fo = 1500 N)
xo U(t)
retard de 4 sec ( F-(t)
helon en
1m ) et un effort perturbateur en
helon unitaire( xc(t)
une consigne en
asservissement de position à
de 1
éponse
ième stratégie :
Deux
Temps (sec)
ااا يا جا د لحرأ
لاا ا اا دا ve fre اذا
اناا ل دي أ لا لج اننا حون اانا
›. هال ا ار RE
Fo u(t-14) avec Fo= 200 N)
unitaire ( xc(t)=xo u(t)
14 sec ( F,(t)
Première stratégie :
u(t); xo=1m) et un effort perturbateur en échelon en retard de
à une consigne en échelon
asservissement de position à
éponse
Annexe 6
Session : 2017
Filière : MP
Concours National Commun
— صفحة 21 —
Concours National Commun Filière : MP Session : 2017
Document réponse DR1
Première possibilité d’évolution partielle avec condition
[stabilisateurs sortis] vraie.
Plate-forme en mouvement
de descente
Arrêt d’urgence
Réarmement
Plate-forme en
position basse
Stabilisateurs en
mouvement d’entrée
١
١
١
١
١
١
1
1
١
١
CE ES الااف Te قا لاف ب الت ل الال
Deuxième possibilité d’évolution partielle avec condition
[stabilisateurs sortis] vraie.
Plate-forme en mouvement
de descente
Arrêt d’urgence
Réarmement
Plate-forme en
PE EE
position basse
Stabilisateurs en
mouvement d’entrée
Lt ال
Sciences Industrielles pour l'Ingénieur Page 21
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 22 —
Concours National Commun Filière : MP
Concours NationalCommun _— —......._Filiège:MP Session : 2017
_ Document réponse DR2
7
Echelle des vitesses: 1cm — 20 5
Zoom de la zone « Z »
› Question 5: 7
› Question 6:
0 PSP EEE ممعم EEE
Sciences Industrielles pour l’Ingénieur
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 23 —
Concours National Commun Filière : MP Session : 2017
Document réponse DR3
Echelle des distances : 1:8
( dimension sur la figure = (dimension réelle)/8 )
› Question 7:
Sciences Industrielles pour l'Ingénieur Page 23
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 24 —
Concours National Commun Filière : MP Session : 2017
Document réponse DR4
(5) Partie de (8) de forme
circulaire de centre K,
Trace du plan tangent ‹‹
commun à (5) et (8)
au point de contact H
D1 B1
Liaisons :
L(9/0) : ponctuelle de normale (I,Z,) ; (8)
L(8/5) : ponctuelle de normale )]1, ; (9) Ci
(la normale n est à définir) +
A) لمعه سوه NO PEN داعا م اونا م ماما لما افا لما ER م ةك ا ا امكل ةا مع اا م خا ام ا جام
ةع عو رتت وك دي م مد بود وز مج مودو لال SÉPARER SEE
(0) مام م مام ع مم م ماع مم م ماع م م م م ع م مه ماقم ممع عام م م معام ممم معام ممع ع م م عع ع مم معام مم ع عم ممم عم ممعم ممع م ممعم ممعم ممع ممع ممم يمي مم يي
Sciences Industrielles pour l'Ingénieur Page 24
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 25 —
من موقع وظيفة
إنفو
2
9
2
1
2
Page 2 5
‘Ingénieur
Sciences Industrielles pour |
نيف
00
uestion 16:
eo Temps (sec)
Figure r5b
انا لت الج ا تادب
اا ا الإ ا ات اتات
اذاه الا انوأ ااال دبا
a ee ال لاون
uestion 14:
10 Temps (sec)
Figure r5a
1 جد جك لج جد dem heure des er
احرج واد صااج رج لاج ص لاا جد دراج جد ا ص جد لو جد اه سرج الجر جد : كا
Document réponse DR5
Session : 2017
Filière : MP
Concours National Commun
— صفحة 26 —
Concours National Commun Filière : MP Session : 2017
Document réponse DR6
20 T T Ï
0 M MEN ENS M NE EN أل لبالب يت لاا ست اس ع له
20 ال حا اج ا اجو وا و و أل لجل اوت امساح ويه الوه دو أل لماو ل امام لجيه ل تت اماما ا تل ل تواست حت
3 ل ل Fa ا لت دج id اا ل ا ie ييا
Le) l
= 800 إل تاداحتا officiers لاا اسه ات لت ا وحمت أ tac للح مإ
-80 1
-100
1204
10
-90
3
80
8
-180
› Question 17:
0
La marge de phase devient 1102 2...
Sciences Industrielles pour l'Ingénieur Page 26
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 27 —
Concours National Commun Filière : MP Session : 2017
Document réponse DR7
Amplitude (dB)
Figure r7a
Phase (deg)
Pulsation (rad/sec)
Question 22 :
0
Critère de comparaison Première Stratégie | Deuxième stratégie
Cahier des charges © satisfait © satisfait
D non satisfait {non satisfait 1
Convergence de l’asservissementde |] rapide لا rapide Figurer7b
position vers la valeur finale 0 moinsrapide |] moins rapide
Insensibilité de l’asservissement de © robuste robuste
position à l'effort perturbateur 0 moinsrobuste | D moins robuste
La stratégie que vous jugez meilleure :
Sciences Industrielles pour l'Ingénieur Page 27
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Épreuve de Sciences Industrielles pour l'Ingénieur du Concours National Commun (CNC) 2017, filière MP, pour l'accès aux écoles d'ingénieurs marocaines. Le support est le robot de chantier « ROBY » (chariot mobile, plate-forme élévatrice, manipulateur Kuka 6 axes, outil de perçage/ponçage). C'est un problème de 22 questions en cinq parties : diagramme d'états (SysML), mécanique (énergétique, statique, cinématique graphique, dynamique 3D) et asservissement (moteur à courant continu, correcteurs P, PI, avance de phase, boucle de vitesse), avec 7 documents réponses (DR1 à DR7). Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties sont largement indépendantes. Commencez par ce qui se calcule vite et sûrement (II, V-1, V-2), puis la dynamique IV, qui est la plus longue. Pour les questions graphiques (DR2 à DR4), tracez proprement et justifiez chaque direction par une propriété (pivot, CIR, solide soumis à deux forces, trois forces concourantes). Les valeurs lues sur ces tracés dépendent de votre construction : ci-dessous on donne la méthode et, quand c'est possible, un ordre de grandeur estimé sur le scan.
I – Analyse du fonctionnement (diagramme d'états)
Question 1 : chronogrammes du DR1
D'après l'Annexe 1, l'événement « Arrêt d'urgence » fait quitter l'état composite « ROBOT ROBY en fonctionnement » vers l'état « Attente ». De là, deux transitions sont possibles : « Réarmement » vers le pseudo-état History (H), qui rend actif le dernier sous-état mémorisé, ou « after (2 min) » vers l'état final.
- Première possibilité (réarmement moins de 2 min après l'arrêt d'urgence) : « Plate-forme en mouvement de descente » passe à 0 au front de l'arrêt d'urgence, puis revient à 1 au front de « Réarmement » (retour par H). Elle reste à 1 jusqu'au front de « Plate-forme en position basse ». À cet instant elle repasse à 0 et, la garde [stabilisateurs sortis] étant vraie, « Stabilisateurs en mouvement d'entrée » passe à 1 et y reste.
- Deuxième possibilité (réarmement après 2 min) : « Plate-forme en mouvement de descente » passe à 0 à l'arrêt d'urgence et y reste. Au bout de 2 min, la transition after(2 min) mène à l'état final. Le réarmement tardif n'a plus d'effet, la plate-forme n'atteint pas la position basse et « Stabilisateurs en mouvement d'entrée » reste à 0.
II – Dispositif de mise en mouvement de la plate-forme
Question 2
- a) La loi de vitesse est trapézoïdale et symétrique (accélération sur t1, décélération sur t1). La course vaut l'aire sous la courbe : c = V8Max·t1/2 + V8Max(t2 − t1) + V8Max·t1/2 = V8Max·t2. L'exigence 1.3.1.1 (course ≥ 1300 mm) impose t2 ≥ 1,3/0,05, soit t2min = 26 s.
- b) Les poulies ont le même rayon, donc ω7 = ωr = n·ωm. Pour la liaison hélicoïdale à droite de pas p, avec O8 fixe sur l'axe de S7 : V(O8, S7/S8) = (p/2π)·ω7 z1 = −V8 z1. D'où V8 = −n·p·ωm/(2π). Avec n = −0,1, on a V8 = 0,1·p·ωm/(2π) : la plate-forme monte pour ωm > 0.
- c) On somme les énergies cinétiques (APTR et courroie de masse négligée, S8 en translation) : T(E/S1) = ½Jmωm2 + ½Jrωr2 + ½J7ω72 + ½M8V82, soit T = ½[Jm + n2(Jr + J7) + M8n2p2/(4π2)]·ωm2.
- d) Jéq = Jm + n2(Jr + J7) + M8·(n·p/2π)2.
Question 3
- a) Théorème de l'énergie cinétique appliqué à (E)/S1 : dT/dt = Pext + Pint. Les liaisons sont parfaites (Pint = 0). Les puissances extérieures sont celle du moteur, Cmωm, et celle de la pesanteur sur S8, −M8gV8. D'où Jéqωmω̇m = Cmωm − M8g(−np/2π)ωm, et donc Cm = Jéq·ω̇m − M8·g·n·p/(2π).
- b) Le couple est maximal pendant la phase d'accélération : ω̇m = V8Max/(t1·k), avec k = −np/(2π). D'où CmMax = Jéq·V8Max·2π/(−n·p·t1) − M8·g·n·p/(2π).
- c) On a k = 0,1 × 0,01/(2π) = 1,59·10−4 m/rad, donc ω̇m = 0,05/(1,59·10−4 × 0,5) ≈ 628 rad/s2. Avec M8 = 1250 kg (exigence 1.3.1.2) : CmMax = 10−4 × 628 + 1250 × 10 × 1,59·10−4 ≈ 0,063 + 1,989, soit CmMax ≈ 2,05 N·m. Le terme de pesanteur est largement prépondérant.
Question 4 : maintien en position (frein)
- a) On isole S8 et on projette la résultante sur z1. Les actions sont : pesanteur −M8g ; plafond −F ; S7→S8 : Z78 ; les deux pivots glissants d'axe z1 n'ont pas de composante sur z1. On obtient Z78 − M8g − F = 0.
- b) On isole S7 et on écrit le moment en O8 sur z1. La liaison pivot avec S1 (axe (O1, z1)) ne donne aucun moment sur z1. Le frein donne −Cf et S8→S7 donne −N78. D'où −N78 − Cf = 0.
- c) La liaison hélicoïdale parfaite a une puissance nulle, ce qui donne N78 = −(p/2π)Z78. Ainsi Cf = p(M8g + F)/(2π).
- d) Cf = 0,01 × (12 500 + 300)/(2π), soit Cf ≈ 20,4 N·m < Cf_Max = 32 N·m : le cahier des charges est satisfait.
III – Stabilisateurs (maintien de l'appui chariot-sol)
Question 5 (DR2)
- a) B est le centre des pivots 8/7 et 7/5 est la pivot (A, x5). Donc V(B∈8/5) = V(B∈7/5) : ce vecteur est perpendiculaire à AB.
- b) Le cylindre de centre K glisse dans la rainure (contact en H de normale n), donc V(K∈8/5) est tangent à la rainure, c'est-à-dire perpendiculaire à n. I85 est l'intersection de la droite (AB) et de la droite (K, n) (la perpendiculaire à la rainure passant par K).
- c) V(D∈8/5) est perpendiculaire à I85D.
Question 6 (DR2, échelle 1 cm pour 20 mm/s)
- a) Composition des vitesses en D (pivot 10b/8) : V(D∈8/5) = V(D∈10b/10a) + V(D∈10a/5). V(D∈10b/10a) = 60 mm/s selon x10, soit 3 cm portés le long de ED. V(D∈10a/5) est perpendiculaire à ED, car 10a pivote en E. Construction : depuis D, portez 3 cm selon x10. Par l'extrémité, menez la perpendiculaire à ED. Son intersection avec le support de V(D∈8/5) (perpendiculaire à I85D) donne V(D∈8/5). V(D∈10a/5) est le vecteur qui joint l'extrémité de V(D∈10b/10a) à celle de V(D∈8/5).
- b) Avec le CIR : V(K∈8/5) est perpendiculaire à I85K et ‖V(K∈8/5)‖ = ‖V(D∈8/5)‖ × I85K / I85D. On peut aussi utiliser l'équiprojectivité entre D et K. La norme se lit sur votre tracé (longueur en cm × 20 mm/s).
Question 7 (DR3, échelle 1:8)
- a) B appartient à 7, en pivot d'axe (A, x5) avec 5. La trajectoire de B dans 5 est un arc de cercle de centre A et de rayon AB1.
- b) KB est une longueur fixe du solide 8. B0 est l'intersection du cercle (A, AB1) et du cercle (K0, K1B1) : on garde la solution située du même côté que B1, le mécanisme ne change pas de configuration. Le triangle KDB est indéformable, donc D0 est l'intersection des cercles (K0, K1D1) et (B0, B1D1), du bon côté de K0B0.
- c) Course = (ED1 − ED0) mesurée × 8. Il faut la comparer à Course_Max = 420 mm. Notre reconstruction sur le scan (ordre de grandeur à confirmer sur le document imprimé) donne environ 4,7 cm sur la figure, soit environ 380 mm < 420 mm : exigence respectée.
Question 8 (DR4) : adhérence
- a) La biellette 7 est soumise à deux actions seulement (pivots en A et B1, poids négligé). Ces deux actions sont directement opposées et portées par la droite AB1 (et non par le contour coudé de la pièce). On connaît donc la direction de R(7→8).
- b) On isole Σ = {8, 9}. Trois actions s'exercent : celle du sol en I (verticale, selon z5, contact sans frottement), R(7→8) en B1 (support AB1) et R(5→8) en H. À l'équilibre sous trois forces non parallèles, elles sont concourantes. Le point J est l'intersection de la verticale issue de I et de la droite AB1. R(5→8) a pour support la droite HJ. On ferme ensuite le dynamique des forces pour obtenir les normes à un facteur près.
- c) La normale n en H est la droite HK1 (contact avec un cercle de centre K1). Le non-glissement exige que R(5→8) soit dans le cône de frottement : tan(n, HJ) ≤ f. Donc fmin = tan φ, où φ est l'angle entre HK1 et HJ. Sur le scan, φ vaut environ 8°, soit fmin ≈ 0,15 (valeur à confirmer par votre propre mesure).
IV – Dynamique : limitation des effets d'inertie
Question 9
- a) Le plan (O3, x3, z0) est un plan de symétrie, donc les produits d'inertie en y3 sont nuls (F3 = D3 = 0) : IO3(S3) = [A3, 0, −E3 ; 0, B3, 0 ; −E3, 0, C3] dans la base (x3, y3, z0).
- b) On a Ω(S4/S0) = θ̇ z0 + β̇ y3, avec z0 = −sinβ x4 + cosβ z4, et V(A∈S4/S0) = a3θ̇ y3. A n'est pas fixe, donc σA = IA·Ω + m4AG4 ∧ V(A), ce qui donne :
σA(S4/S0) = −A4θ̇ sinβ x4 + B4β̇ y3 + (C4cosβ + m4a3L4)θ̇ z4.
Question 10
- a) On isole S4 et on applique le théorème du moment dynamique en A, en projection sur y3 (la pivot parfaite ne donne rien). Le calcul donne δA·y3 = d(σA·y3)/dt − σA·dy3/dt + m4(V(A) ∧ V(G4))·y3. Le dernier terme est nul, car V(A) est colinéaire à y3. Avec dy3/dt = −θ̇ x3, on obtient δA·y3 = B4β̈ + θ̇2 sinβ[(C4 − A4)cosβ + m4a3L4]. Le moment du poids en A sur y3 vaut +m4gL4cosβ. D'où :
Cm34 = B4β̈ + θ̇2 sinβ[(C4 − A4)cosβ + m4a3L4] − m4gL4cosβ. - b) On isole {S3, S4} et on applique le théorème du moment dynamique en O3, en projection sur z0, l'axe de la pivot parfaite S3/S2. Seuls Cm23 et les effets dynamiques y interviennent (le poids est vertical, donc son moment sur z0 est nul).
Question 11
S34 tourne autour de (O3, z0), O3 étant fixe : σO3 = θ̇(−E34 x3 + C34 z0). On transporte en I1 avec I1O3 = (L1 + c2)x0 + (z1 + d2)z0 et V(G34) = L34θ̇ y3 :
σI1(S34/S0) = −[E34 + m34L34(z1 + d2)]θ̇ x3 + [C34 + m34L34(L1 + c2)cosθ]θ̇ z0.
Question 12
- a) D'après la vue de dessus de l'Annexe 4, x3 ⊥ u et y3 est orienté à l'opposé de u : y3 = −u.
- b) I1 est fixe et u est constant, donc u·δI1 = d(u·σI1)/dt. Seul S34 est en mouvement, et u·σI1 = −[E34 + m34L34(z1 + d2)]θ̇ cos(θ − α0). Avec θ̇ constant et θ − α0 = π/2 à l'instant étudié, on obtient u·δI1 = [E34 + m34L34(z1 + d2)]θ̇2.
Actions extérieures sur (S) : les contacts en I1 (moment nul) et en I3 (sur l'axe u : moment nul sur u, y compris pour le frottement horizontal), le contact L2 et la pesanteur. On pose v = z0 ∧ u = x3. Le moment du poids sur u vaut −Σmig(I1Gi·v), avec sinα0 = −cosθ. On obtient :
u·M(I1, S0→S1 par L2) = K1θ̇2 + K2cosθ + K3, avec K1 = E34 + m34L34(z1 + d2), K2 = g[m1a1 + m2(L1 + a2) + m34(L1 + c2)] et K3 = m34gL34.
Question 13
- a) x3 ⊥ u, donc θ = α0 + π/2 (lecture de l'Annexe 4). Comme I1I3 = c1x0 + d1y0, on a sinα0 = d1/√(c12 + d12) et donc cosθ = −d1/√(c12 + d12).
- b) Le moment de L2 vaut Z2(I1I2·v) = −Z2·2c1d1/√(c12 + d12). Le contact en I2 (Z2 ≥ 0) est donc maintenu tant que K1θ̇2 + K2cosθ + K3 ≤ 0 (au repos, c'est l'hypothèse |K2cosθ| > K3 avec K2cosθ < 0). Le basculement commence quand Z2 = 0 :
θ̇Max = √[−(K2cosθ + K3)/K1] = √{[K2d1/√(c12 + d12) − m34gL34] / [E34 + m34L34(z1 + d2)]}.
V – Asservissement de position du chariot
Question 14 : modèle du moteur
- a) On a Ωm(f + Jep) = (k/R)(Um − kΩm) − Cré, avec Cré = (ND/2)Fr. On en tire Km = k/(Rf + k2), Tm = RJe/(Rf + k2) et KF = R·N·D/(2k).
- b) Figure r5a : la valeur finale vaut environ 6,6 rad/s pour 10 V, donc Km ≈ 0,66 rad·s−1·V−1. On atteint 63 % de la valeur finale (≈ 4,2 rad/s) vers t ≈ 1 s, donc Tm ≈ 1 s.
Question 15
- a) On a Uc = KaXc et Ur = Krθr = (2Kr/D)X. Pour avoir ε = 0 lorsque x = xc, il faut Ka = 2Kr/D.
- b) Gs(p) = N·D/(2p), soit Ks = ND/2.
Question 16 : correcteur proportionnel
- a) HBO1(p) = KxKmKs/[p(1 + Tmp)] : ordre 2, classe 1, gain KBO1 = KxKmKs.
- b) La FTBO est de classe 1, donc εc∞ = 0 pour un échelon.
- c) εper(p) = KFGmGsFr/(1 + CxGmGs).
- d) Théorème de la valeur finale : εper∞ = KFF0/Kx ≠ 0. Le système n'est pas insensible aux perturbations, car il n'y a pas d'intégrateur en amont de la perturbation.
- e) Figure r5b : εc∞ = 0 (x tend vers 1 m) et εper∞ = 1 − 0,7 = 0,3. D'où KF = Kxεper∞/F0 = 10 × 0,3/31, soit KF ≈ 0,097 V/N.
- f) x atteint 0,95 m vers tr5% ≈ 7,5 s. C'est cohérent avec un second ordre de KBO = 0,3, Tm = 1 s et ξ ≈ 0,91.
Question 17 (DR6, Kx = 1)
- a) Le gain coupe 0 dB vers ω ≈ 0,03 rad/s, où la phase vaut environ −91,7°, d'où MP1 ≈ 88°. La phase tend vers −180° sans l'atteindre : MG infinie.
- b) À ω = 4 rad/s, le gain vaut 20log[0,03/(4√17)] ≈ −54,8 dB. Il faut donc KxdB ≈ 54,8 dB, soit Kx ≈ 550. La phase vaut alors −90° − arctan 4 = −166°, d'où MP2 ≈ 14°.
- c) Un correcteur proportionnel ne peut pas satisfaire à la fois la rapidité (ωc = 4 rad/s) et la stabilité (MP ≥ 60°). Il n'annule pas non plus l'erreur due à la perturbation.
Question 18 : correcteur PI (Ti = Tm)
- a) Il ajoute une intégration en amont de la perturbation, ce qui annule l'erreur statique due à Fr (insensibilité aux perturbations). La compensation du pôle 1/Tm simplifie la FTBO.
- b) HBO2(p) = KsKm/(Tmp2) = 0,03/p2. Le gain est une droite de pente −40 dB/décade qui coupe 0 dB en ω = √0,03 ≈ 0,17 rad/s. La phase est constante, égale à −180°.
- c) On obtient MP = 0° : le système est à la limite de stabilité (oscillations entretenues). Le PI seul déstabilise l'asservissement.
Question 19 : avance de phase
Il faut +83° de phase à ω = 4 rad/s, car HBO2 est à −180°. On règle φm = 83° en ωm = 4 rad/s :
- sinφm = (1 − a)/(1 + a), donc a = (1 − sin 83°)/(1 + sin 83°) ≈ 3,74·10−3 ;
- 1/(Td√a) = 4, donc Td ≈ 4,09 s ;
- |C2(j4)| = Kd/√a doit compenser |HBO2(j4)| = 0,03/16, d'où Kd = √a × 16/0,03 ≈ 32,6.
Question 20 : boucle de vitesse (deuxième stratégie)
- a) La FTBO de la boucle de vitesse vaut KgKiKm/(Tmp), donc sa FTBF est 1/(1 + τp) avec τ = Tm/(KgKiKm). On obtient HBO4(p) = KxKs/[p(1 + τp)].
- b) La FTBF est un second ordre avec ωn2 = KxKs/τ et ξ = 1/(2√(KxKsτ)). La réponse la plus rapide correspond à ξ ≈ 0,7 (minimum de ωntr5% sur l'abaque). D'où Ki/Kx = 4ξ2KsTm/(KgKm) ≈ 1,96·KsTm/(KgKm).
- c) L'abaque donne ωntr5% ≈ 3, donc ωn = 6 rad/s. On en déduit τ = 1/(2ξωn) = 1/8,4 s et KxKs = ωn/(2ξ) ≈ 4,285. D'où Kx ≈ 4,285/Ks et Ki = 8,4·Tm/(KgKm). C'est cohérent avec la FTBO HBO4 donnée ensuite.
Question 21
- a) H1(p) = H2(p) = KgCω(p) = KgKi(1 + Tmp)/(Tmp).
- b) Avec εper = KFGmGsFr/(1 + H2Gm + H1CxGmGs), on obtient εper∞ = 0. L'intégrateur du correcteur de vitesse est placé en amont de la perturbation : l'asservissement est insensible à un échelon d'effort.
Question 22
- a) HBO4 = 4,285/[p(1 + p/8,4)]. Gain asymptotique : pente −20 dB/décade (12,6 dB à ω = 1 rad/s, 0 dB à 4,285 rad/s), puis −40 dB/décade au-delà de 8,4 rad/s. La courbe réelle est 3 dB sous le coin à 8,4 rad/s. Phase : de −90° vers −180°, avec −135° à 8,4 rad/s.
- b) Sur l'asymptote, ωc ≈ 4,285 rad/s. D'où MP4 = 90° − arctan(4,285/8,4) ≈ 63° (avec la courbe réelle, ωc ≈ 3,9 rad/s et MP ≈ 65°). On a MP ≥ 60° et ωc proche de 4 rad/s : rapidité et stabilité respectées.
- c) Lecture de l'Annexe 6. Stratégie 1 : dépassement d'environ 4,5 %, mais une convergence lente vers 1 m (une dizaine de secondes). Un effort de seulement 200 N provoque un écart d'environ 0,1 m, résorbé en une quinzaine de secondes. Stratégie 2 : stabilisation en environ 1,5 s. Un effort de 1500 N ne provoque qu'un écart d'environ 0,09 m, résorbé en environ 3 s.
Stratégie 1 : moins rapide, moins robuste. Stratégie 2 : cahier des charges satisfait, rapide, robuste. La deuxième stratégie est meilleure.
💡 À retenir pour le CNC MP (SII) : maîtrisez la lecture SysML (exigences, diagrammes d'états avec History et after), l'énergétique et l'inertie équivalente ramenée à l'arbre moteur, la liaison hélicoïdale (relation vitesse/rotation et relation effort/couple par la puissance nulle), la cinématique graphique (CIR, composition, équiprojectivité), la statique graphique (deux et trois forces, cône de frottement), le moment cinétique et dynamique en un point mobile, ainsi que l'automatique : identification d'un premier ordre, erreurs statiques et placement de l'intégrateur par rapport à la perturbation, marges, correcteurs PI et avance de phase, abaque du temps de réponse du second ordre.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1736/نموذج-المباراة-الوطنية-المشتركة-CNC-2017-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
