
نموذج المباراة الوطنية المشتركة CNC 2015: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1734/نموذج-المباراة-الوطنية-المشتركة-CNC-2015-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2015)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2015
- عدد الصفحات
- 30
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
CONCOURS NATIONAL COMMUN
D'ADMISSION AUX GRANDES ECOLES D'INGENIEURS MAROCAINES
SESSION : 2015
FILIERE : MP
EPREUVE DES SCIENCES INDUSTRIELLES
POUR L'INGENIEUR
DUREE : 4 HEURES
AUCUN DOCUMENT N'EST AUTORISE
CALCULATRICES AUTORISEES
Composition du sujet :
Le sujet comporte 29 pages (en plus de la page de garde), dont :
e 20 pages de texte ;
e 6 documents annexes ;
e 3 documents réponses, à rendre obligatoirement à la fin de l'épreuve.
Le sujet se compose de plusieurs parties indépendantes pouvant être traitées
indifféremment.
Nota : Si un candidat est amené à repérer ce qui peut lui sembler être une erreur d'énoncé, il
le signalera sur sa copie et devra poursuivre sa composition en expliquant les raisons des
initiatives qu'il a été amené à prendre.
Page de garde
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 2 —
Concours National Commun Filière : MP Session 2015
| - Mise en situation :
Une société de production de bobines de feuilles métalliques dispose de deux ateliers :
- le premier est destiné au laminage des feuilles métalliques et à la constitution des bobines ;
- le second atelier comporte un four pour le traitement thermique des bobines.
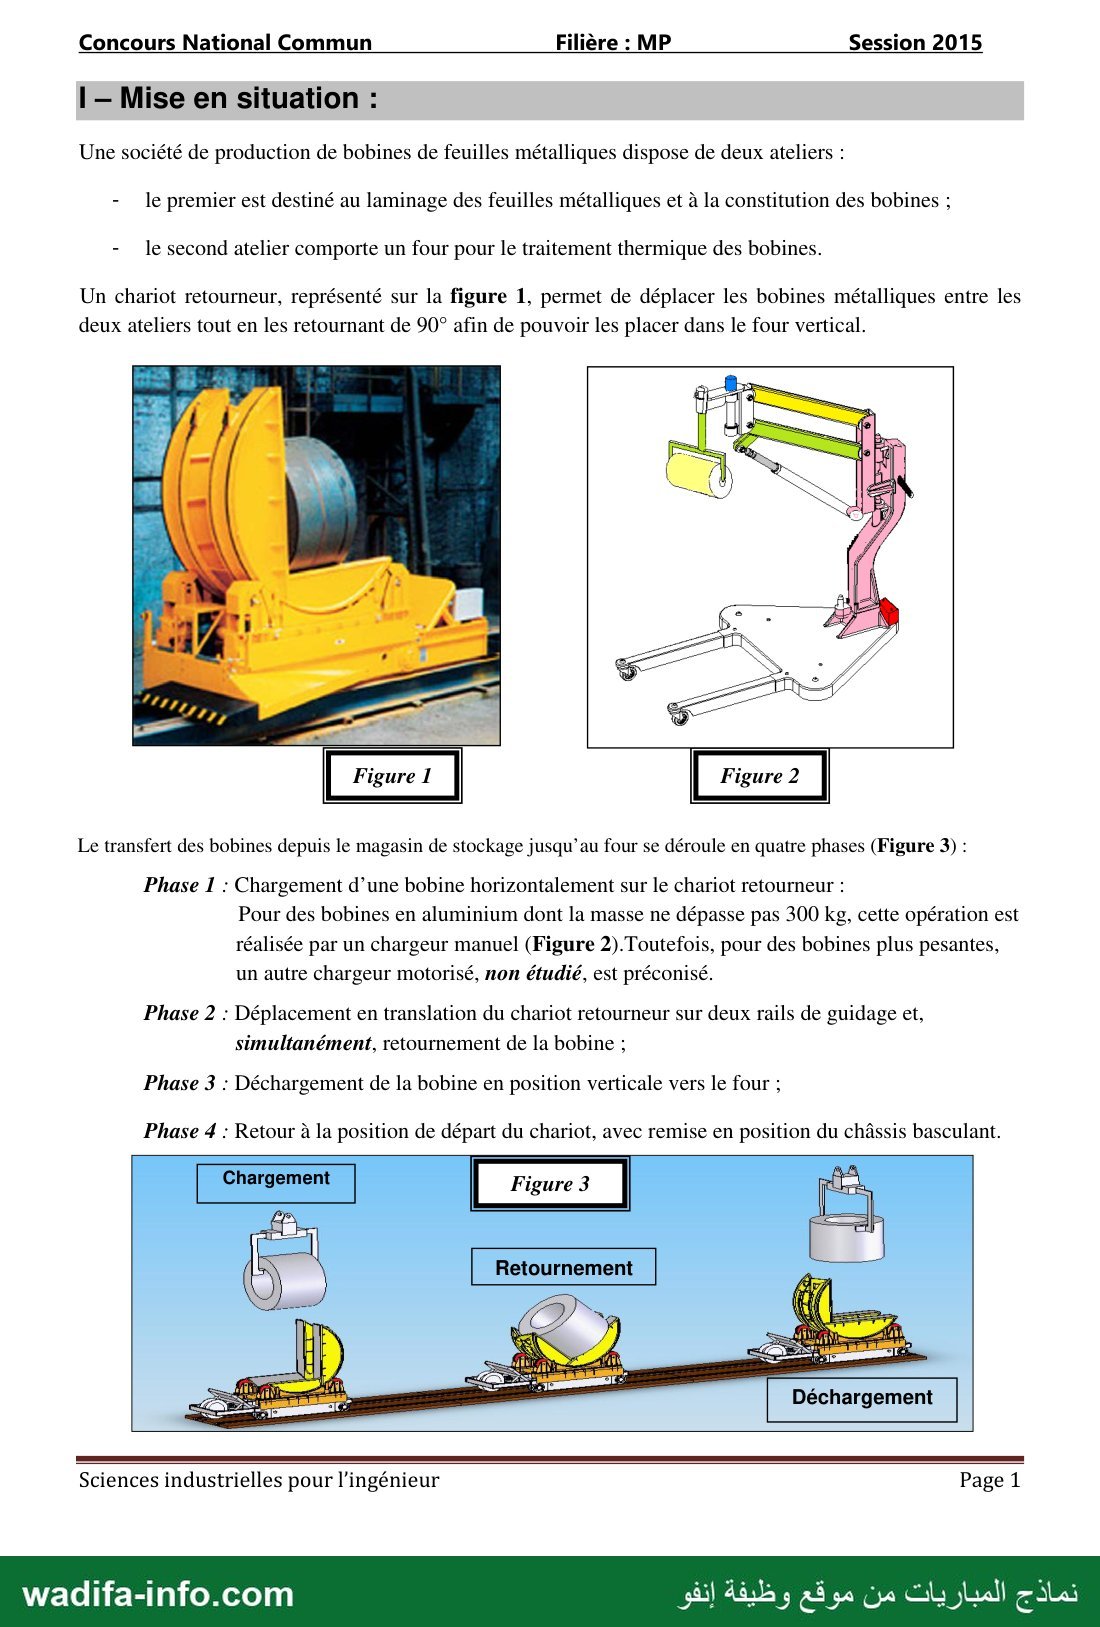
Un chariot retourneur, représenté sur la figure 1, permet de déplacer les bobines métalliques entre les
deux ateliers tout en les retournant de 90° afin de pouvoir les placer dans le four vertical.
Le transfert des bobines depuis le magasin de stockage jusqu’au four se déroule en quatre phases (Figure 3) :
Phase 1 : Chargement d’une bobine horizontalement sur le chariot retourneur :
Pour des bobines en aluminium dont la masse ne dépasse pas 300 kg, cette opération est
réalisée par un chargeur manuel (Figure 2).Toutefois, pour des bobines plus pesantes,
un autre chargeur motorisé, non étudié, est préconisé.
Phase 2 : Déplacement en translation du chariot retourneur sur deux rails de guidage et,
simultanément, retournement de la bobine ;
Phase 3 : Déchargement de la bobine en position verticale vers le four ;
Phase 4 : Retour à la position de départ du chariot, avec remise en position du châssis basculant.
5
Sciences industrielles pour l'ingénieur Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Filière : MP Session 2015
Nous nous intéresserons dans une première partie à l’étude du chargeur manuel des bobines et dans la
seconde au chariot retourneur.
١١ — Chargeur manuel de bobine
A. Présentation:
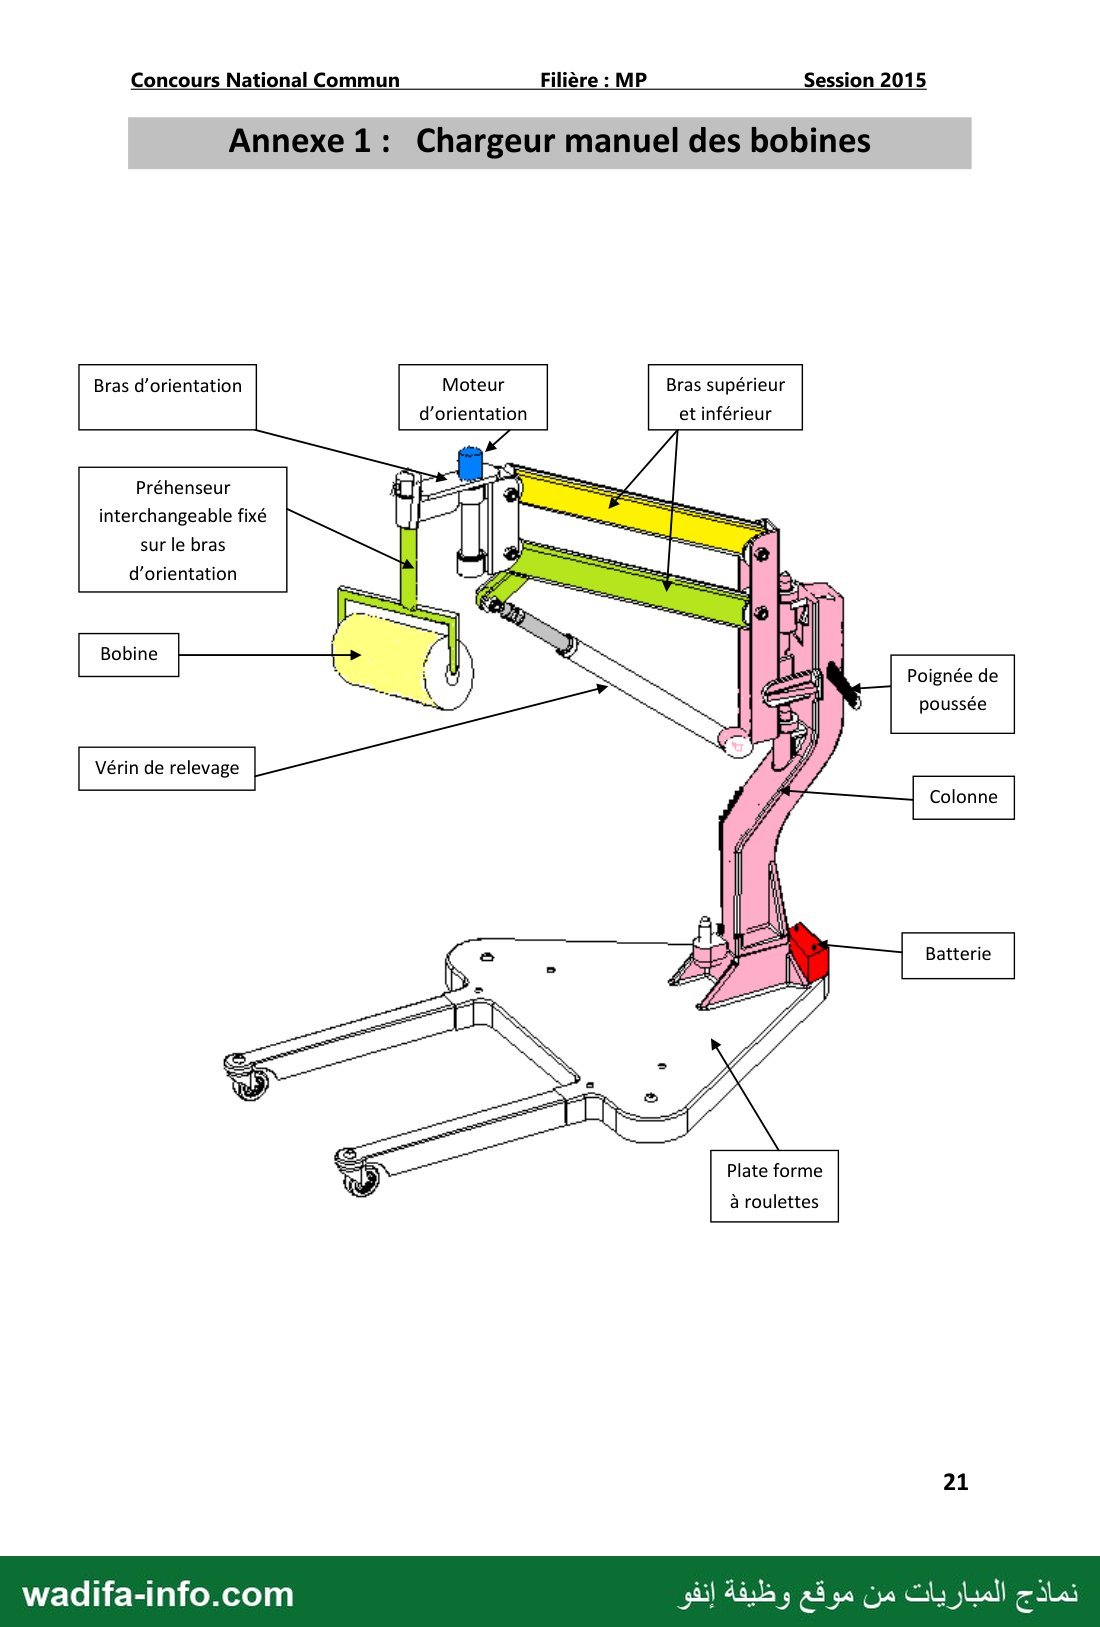
L’annexe 1 représente le chargeur manuel des bobines. Il est constitué des éléments suivants :
- Une embase mobile constituée d’une colonne et d’une plate-forme montée sur cinq roulettes ;
-Une structure à parallélogramme avec à son bout un bras d’orientation sur lequel est monté un
préhenseur qui supporte la bobine. Le préhenseur est interchangeable pour qu’il s’adapte à
l’encombrement des bobines manipulées (Diamètre et hauteur) ;
- Deux actionneurs électriques (vérin de relevage et moteur d’orientation) alimentés par une batterie
embarquée.
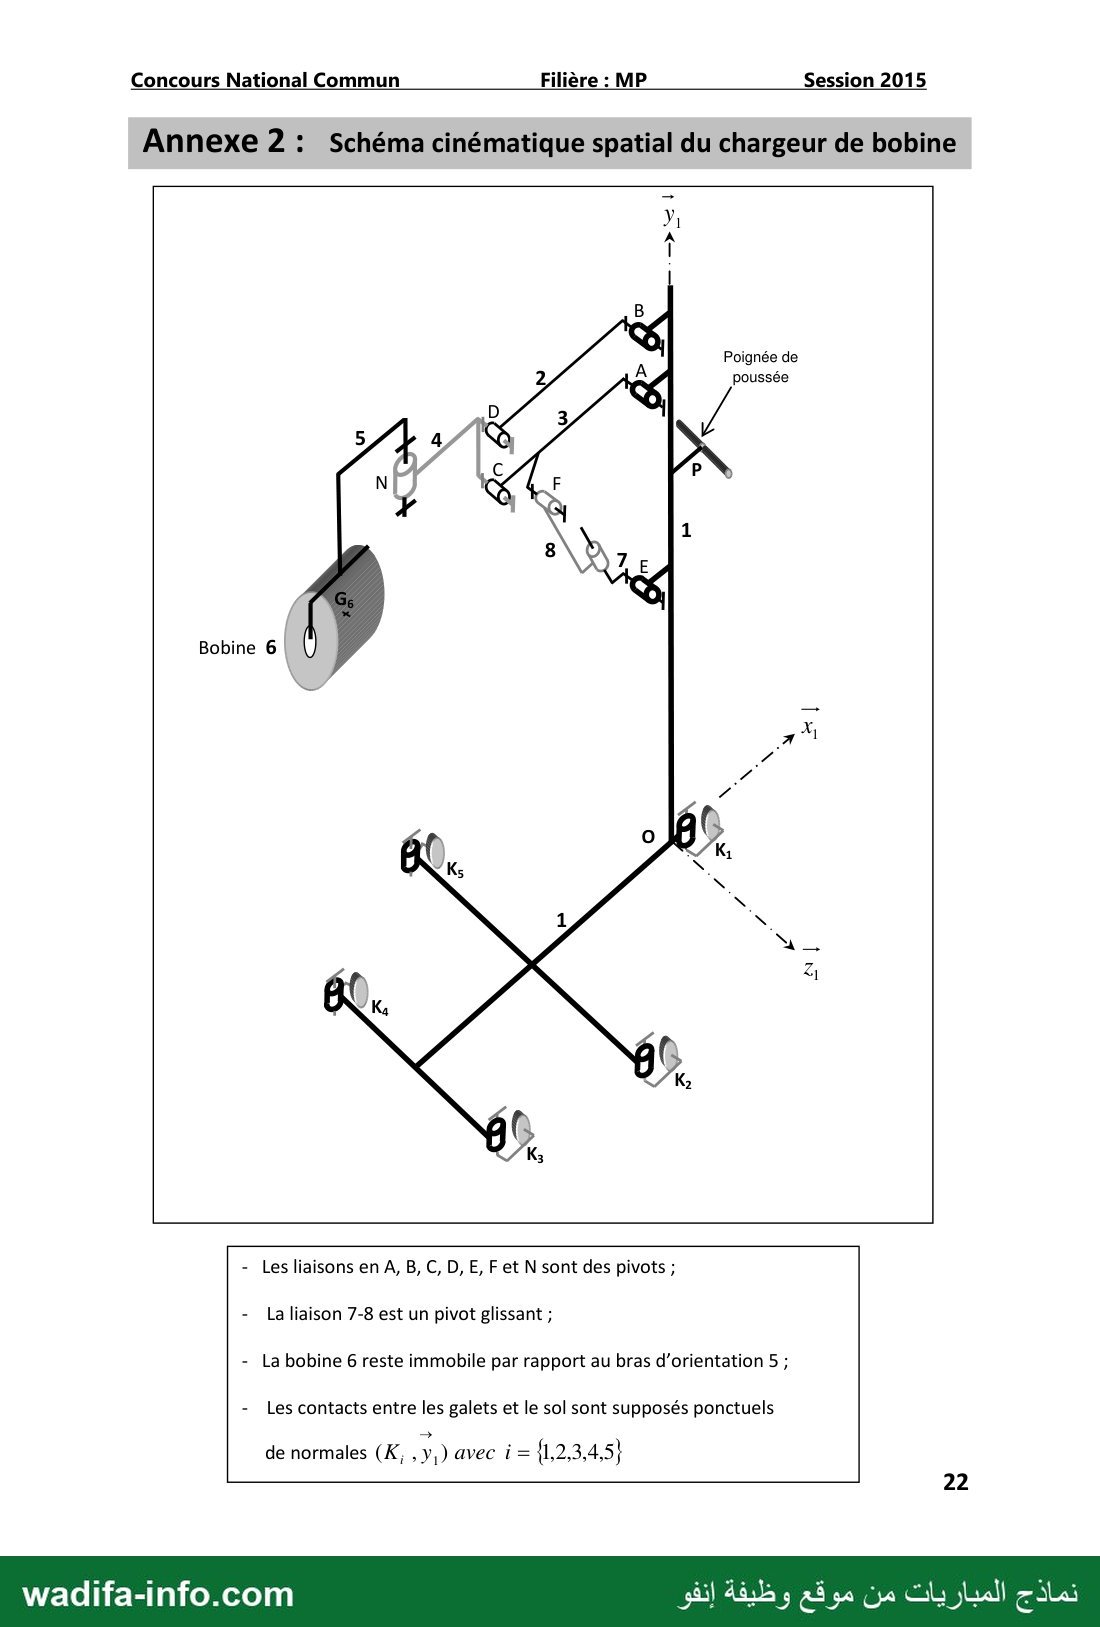
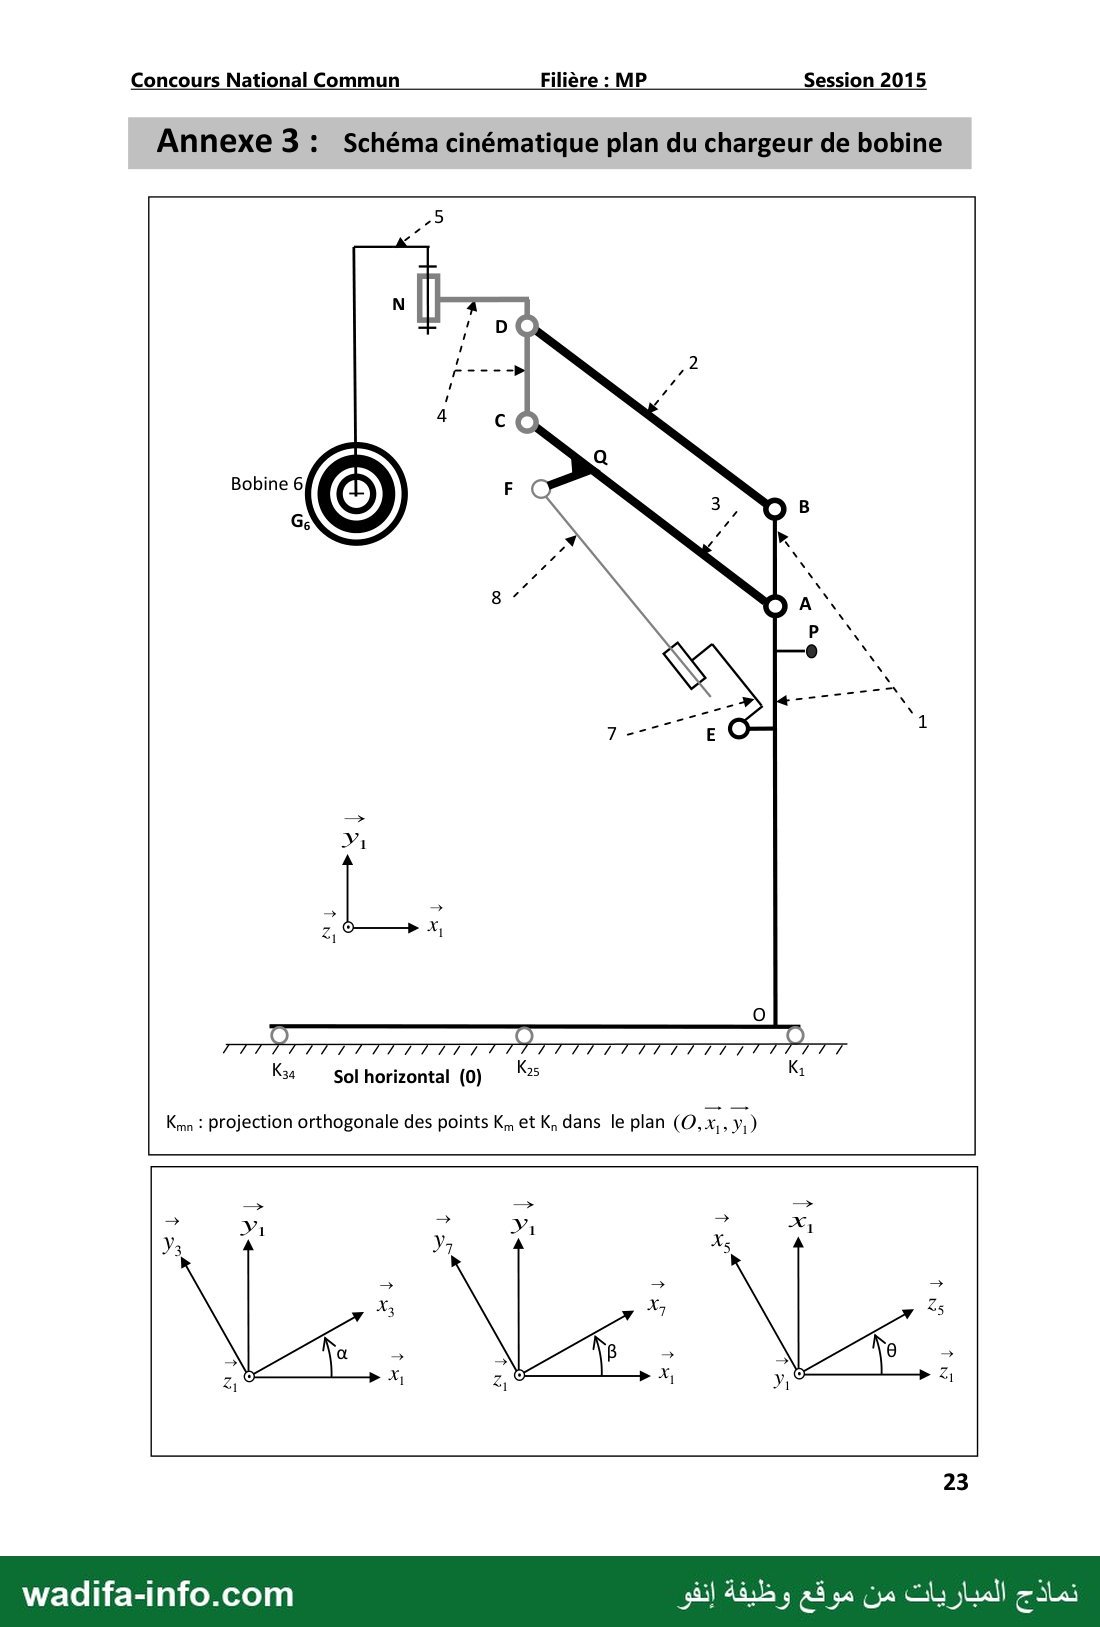
Les schémas cinématiques du chargeur sont représentés sur les annexes 2 et 3.
La manipulation de la bobine depuis le magasin de stock jusqu’au chariot retourneur s'effectue en quatre
phases successives :
- Relevage : seul le vérin (7+8) est actionné et le bras (5) est dans le plan de symétrie vertical du
chargeur. La plate-forme est fixe par rapport au sol. La bobine est relevée à la hauteur souhaitée ;
- Déplacement : l’opérateur déplace l’appareil jusqu’au chariot retourneur. Aucun actionneur n’est
activé durant cette phase ;
- Orientation : le bras (5) est mis en rotation autour de l’axe (N, y,) pour orienter correctement la
bobine par rapport au chariot retourneur. Seul le moteur d’orientation est actionné dans cette phase
et la plate-forme est fixe par rapport au sol ;
- Dépose : le vérin fait descendre la bobine jusqu’au contact avec le retourneur, le préhenseur est
ensuite séparé de la bobine.
Repérage et paramétrage du chargeur de bobine :
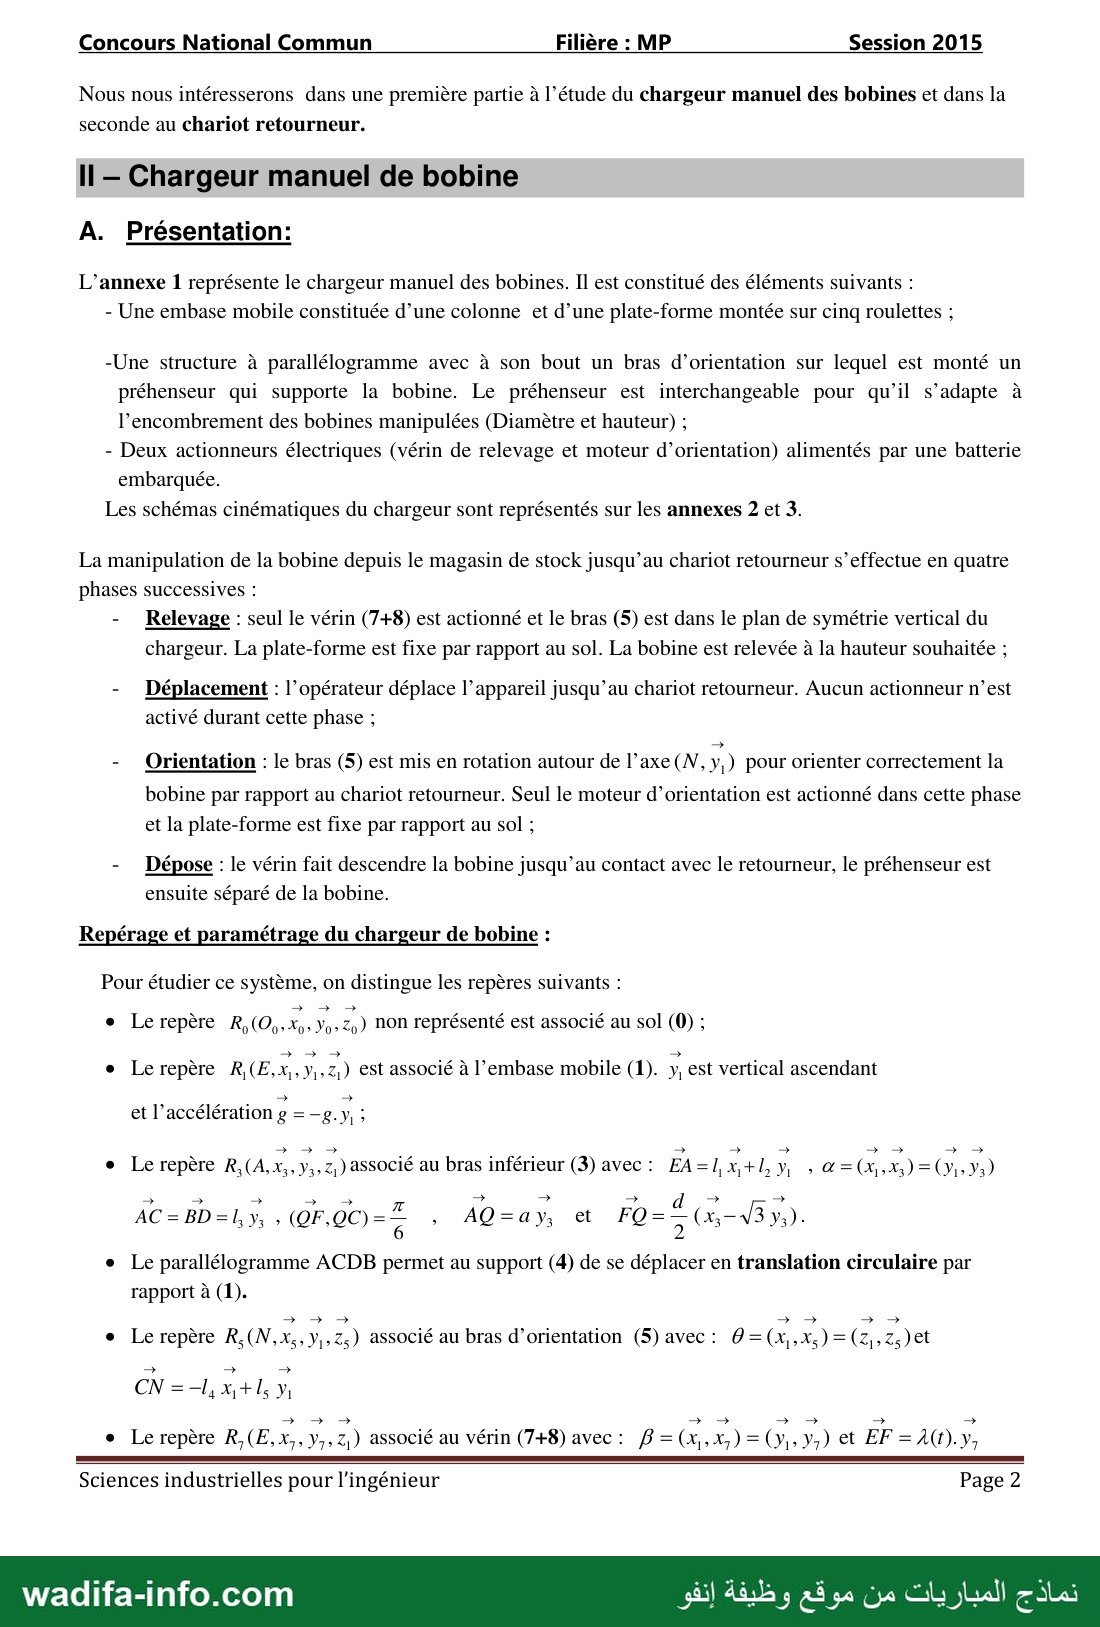
Pour étudier ce système, on distingue les repères suivants :
e Ierepère R,(Oy.X› Yo›2,) NON représenté est associé au sol (0) ;
e [erepère R(E,x,y,.2,) est associé à l’embase mobile (1). y, est vertical ascendant
et l’accélération ع = —g.y, ;
e Ierepère R,(A,x,, y,,2,) associé au bras inférieur (3) avec : EA= A x, +1, 0 . © - 2ح (ود.رد) (9). V3)
AC=BD=l,y; , (QF,QC)= 2 , AQ=ay, et FQ= 2 (= V3 V3)
e Le parallélogramme ACDB permet au support (4) de se déplacer en translation circulaire par
rapport à (1).
e Ierepère R,(N,x,, Y,,Z;) associé au bras d'orientation (5) avec : 0 =(x,,x;) = (z,,2;)et
e Lerepère R,(E,x,,y,,z2,) associé au vérin (7+8) avec : BG =(x,,x,) = (9,› y,) et EF = 4(t).y,
Sciences industrielles pour l'ingénieur Page 2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Filière : MP Session 2015
e @, P, 0 et À sont variables et les autres données sont constantes.
e Les figures planes sont représentées sur l’annexe 3.
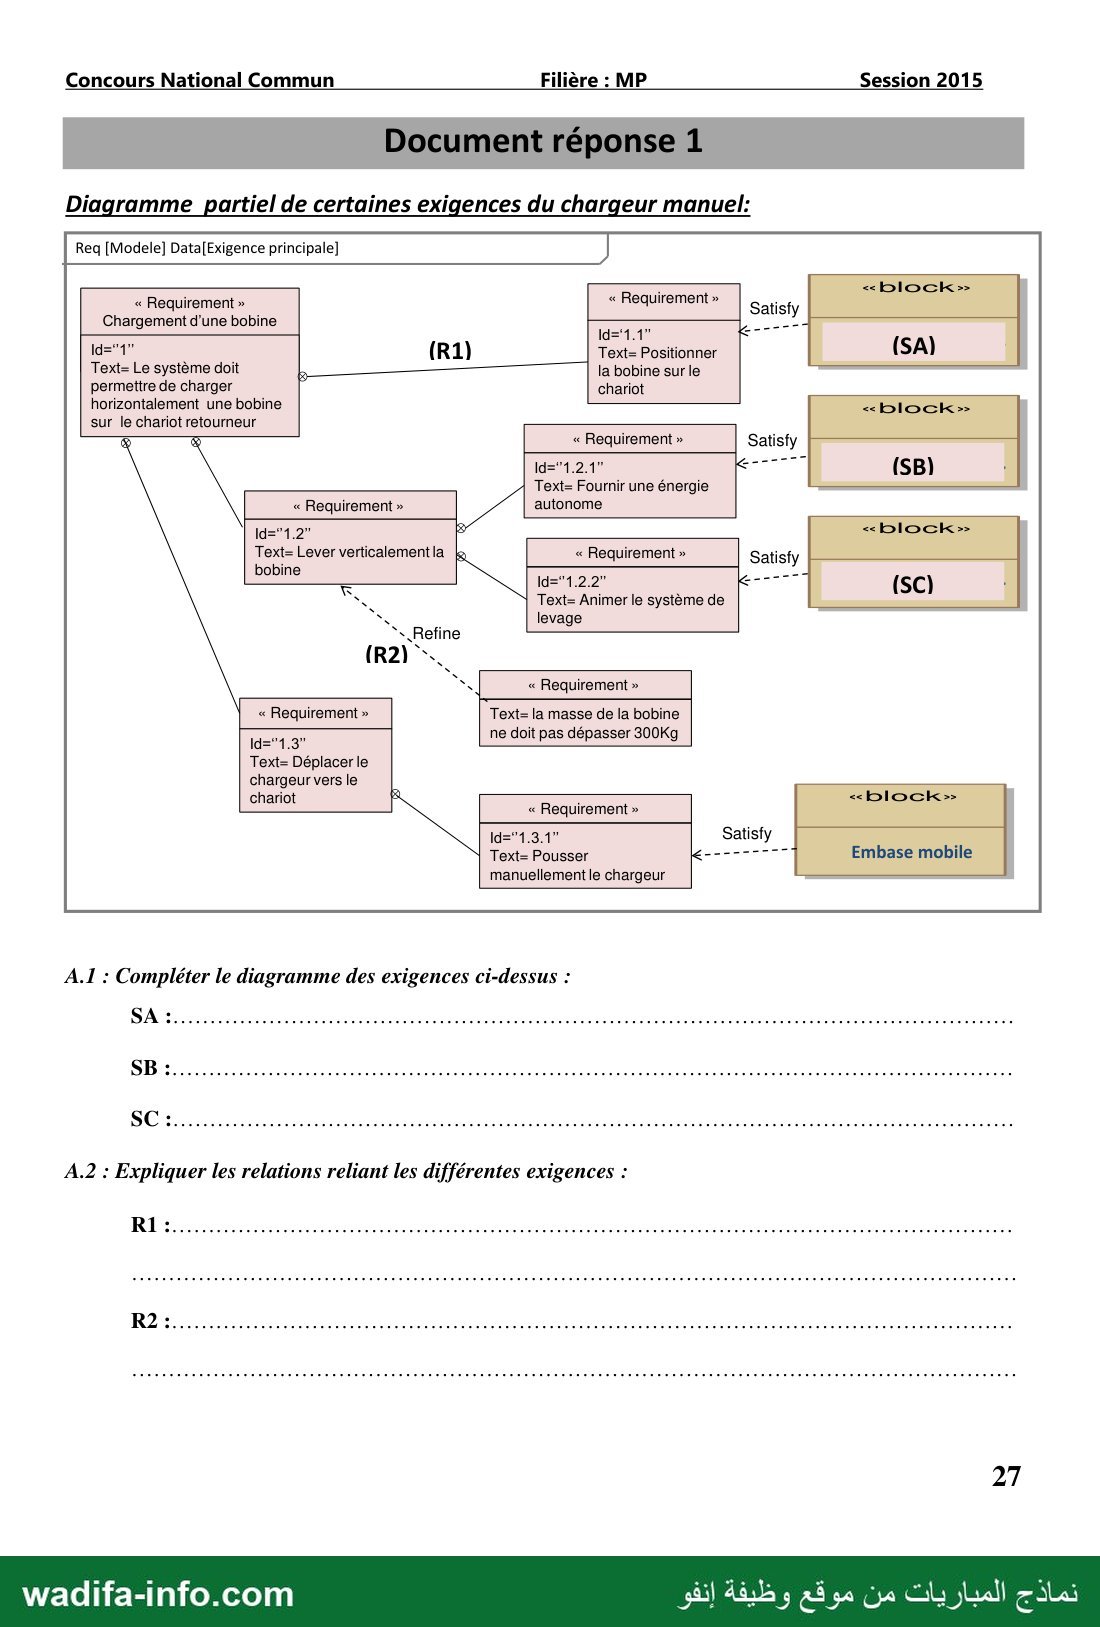
Le diagramme partiel des exigences du chargeur manuel est donné sur le document réponse 1.
A.1 : Compléter le diagramme des exigences du document réponse 1.
A.2 : Expliquer les relations reliant les différentes exigences (Répondre sur le document réponse 1).
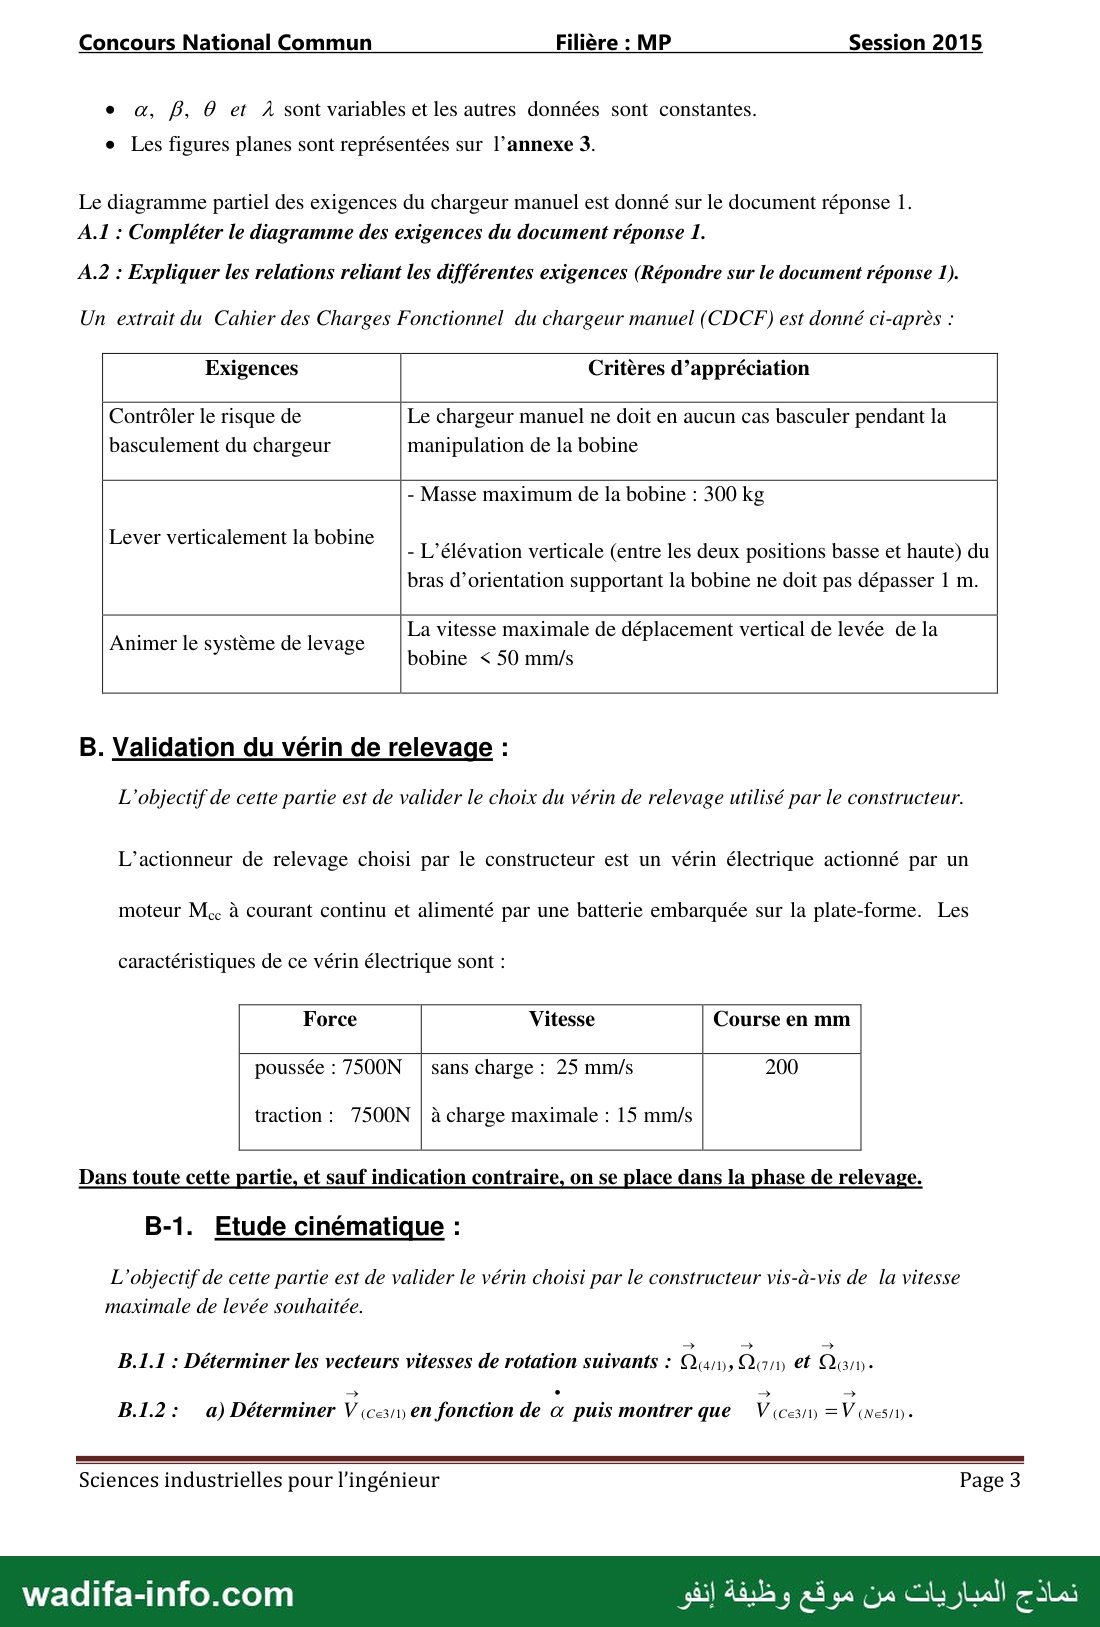
Un extrait du Cahier des Charges Fonctionnel du chargeur manuel (CDCF) est donné ci-après :
Exigences Critères d’appréciation
Contrôler le risque de Le chargeur manuel ne doit en aucun cas basculer pendant la
basculement du chargeur manipulation de la bobine
- Masse maximum de la bobine : 300 kg
Lever verticalement la bobine الا ;
- L’élévation verticale (entre les deux positions basse et haute) du
bras d’orientation supportant la bobine ne doit pas dépasser 1 m.
La vitesse maximale de déplacement vertical de levée de la
Animer le systè 1
nimer le système de levage bobine ‹ 50 mm/s
B. Validation du vérin de relevage :
L'objectif de cette partie est de valider le choix du vérin de relevage utilisé par le constructeur.
L’actionneur de relevage choisi par le constructeur est un vérin électrique actionné par un
moteur M. à courant continu et alimenté par une batterie embarquée sur la plate-forme. Les
caractéristiques de ce vérin électrique sont :
Force Vitesse Course en mm
poussée : 7500N | sans charge : 25 mm/s 200
traction : 7500N | à charge maximale : 15 mm/s
Dans toute cette partie, et sauf indication contraire, on se place dans la phase de relevage.
B-1. Etude cinématique :
L'objectif de cette partie est de valider le vérin choisi par le constructeur vis-à-vis de la vitesse
maximale de levée souhaitée.
B.1.1 : Déterminer les vecteurs vitesses de rotation suivants : Qeany, Quam et 523/1٠
B.1.2: a) Déterminer V (cen) en fonction de œ puis montrer que V مق =V (Nes) -
Sciences industrielles pour l'ingénieur Page 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Filière : MP Session 2015
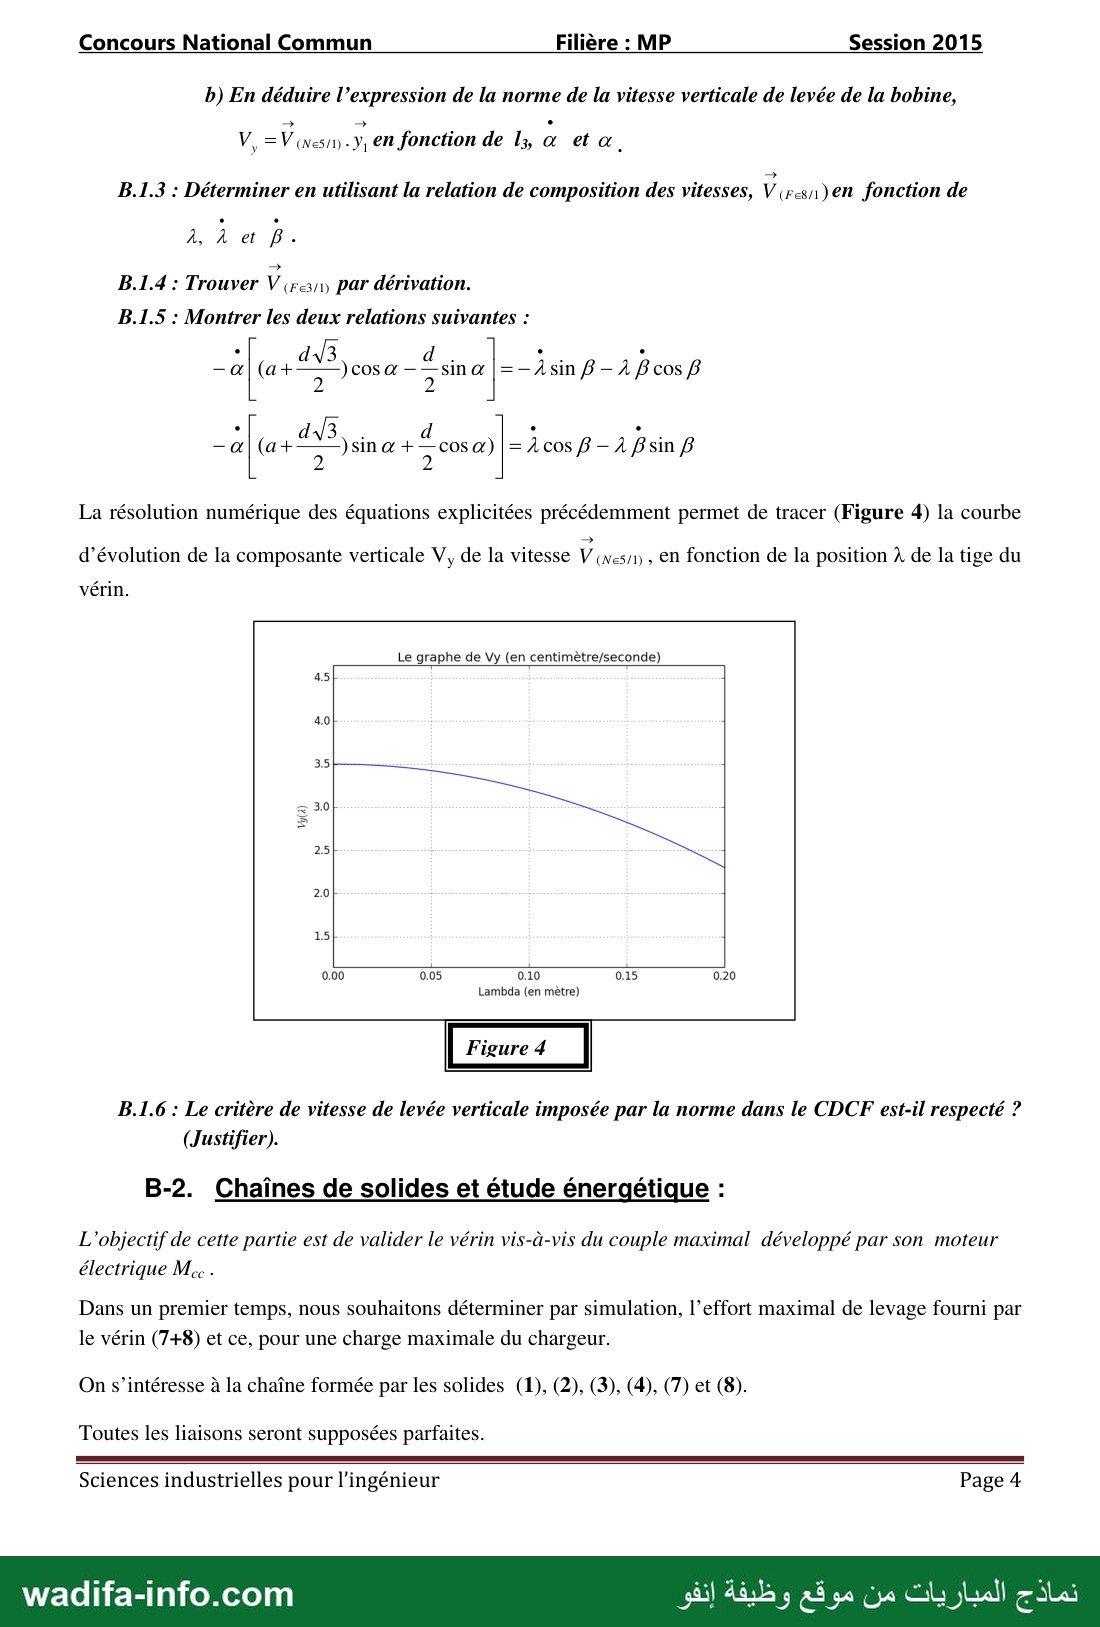
b) En déduire l’expression de la norme de la vitesse verticale de levée de la bobine,
7 V (Ne5#1) - y, en fonction de «آ œ et a,
B.1.3 : Déterminer en utilisant la relation de composition des vitesses, V (Fes )en fonction de
À, à et B ;
B.1.4 : Trouver V (ren) par dérivation.
B.1.5 : Montrer les deux relations suivantes :
_a E + g 8 ) cos œ — 8 sin @ | - - 0 BA B cos
La résolution numérique des équations explicitées précédemment permet de tracer (Figure 4) la courbe
2
d’évolution de la composante verticale V, de la vitesse V ,ررس en fonction de la position À de la tige du
vérin.
Le graphe de Vy (en centimètre/seconde)
Lambda (en mètre)
B.1.6 : Le critère de vitesse de levée verticale imposée par la norme dans le CDCF est-il respecté ?
(Justifier).
B-2. Chaînes de solides et étude énergétique :
L'objectif de cette partie est de valider le vérin vis-à-vis du couple maximal développé par son moteur
électrique Mec .
Dans un premier temps, nous souhaitons déterminer par simulation, l’effort maximal de levage fourni par
le vérin (7+8) et ce, pour une charge maximale du chargeur.
On s’intéresse à la chaîne formée par les solides (1), (2), (3), (4), (7) et (8).
Toutes les liaisons seront supposées parfaites.
Sciences industrielles pour l'ingénieur Page 4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Filière : MP Session 2015
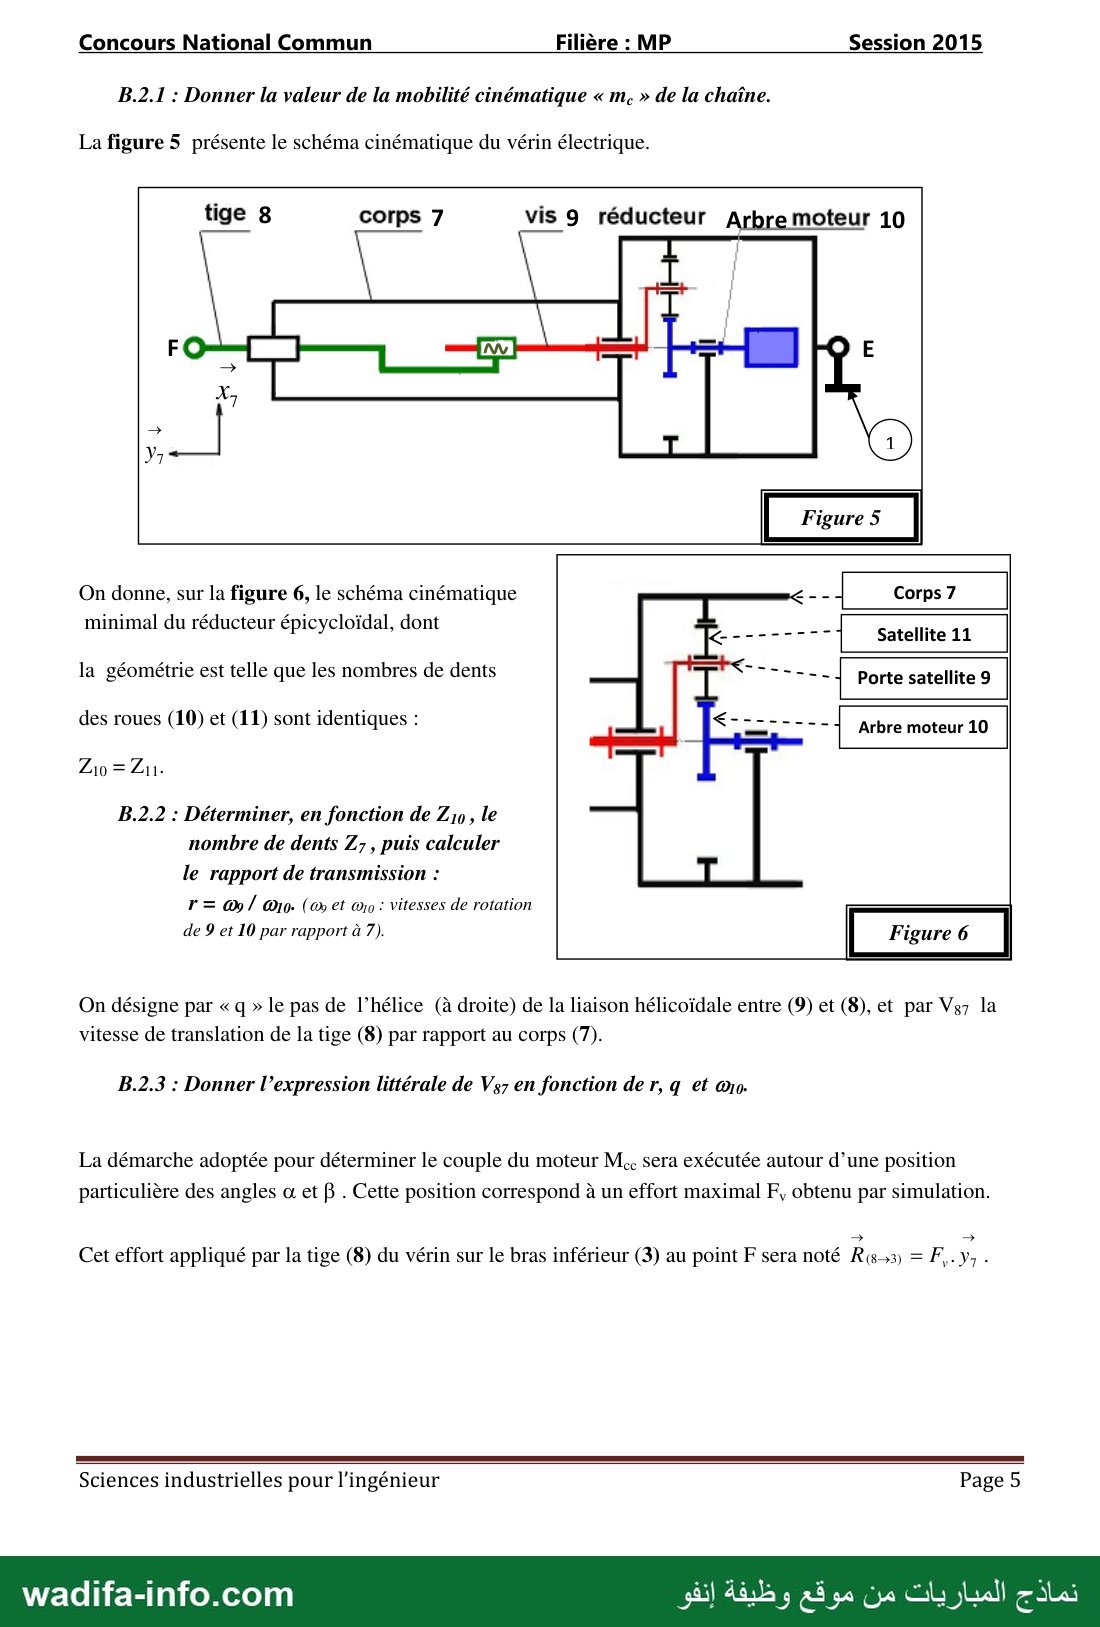
B.2.1 : Donner la valeur de la mobilité cinématique › m, » de la chaîne.
La figure 5 présente le schéma cinématique du vérin électrique.
corps 7 vis 9 réducteur Arbre moteur 10
On donne, sur la figure 6, le schéma cinématique
minimal du réducteur épicycloïdal, dont
la géométrie est telle que les nombres de dents
des roues (10) et (11) sont identiques :
Zio = Zu
B.2.2 : Déterminer, en fonction de Zy0, le
nombre de dents 77 , puis calculer
le rapport de transmission :
7 - ور © بن ) -10@ / من : 11165565 de rotation
de 9 et 10 par rapport à 7). Figure 6
On désigne par « q » le pas de l’hélice (à droite) de la liaison hélicoïdale entre (9) et (8), et par وو la
vitesse de translation de la tige (8) par rapport au corps (7).
B.2.3 : Donner l’expression littérale de نا en fonction de r, q et @10.
La démarche adoptée pour déterminer le couple du moteur M£. sera exécutée autour d’une position
particulière des angles & et م . Cette position correspond à un effort maximal F, obtenu par simulation.
Cet effort appliqué par la tige (8) du vérin sur le bras inférieur (3) au point F sera noté 71 ددجم = F,. y, ٠
Sciences industrielles pour l'ingénieur Page 5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Filière : MP Session 2015
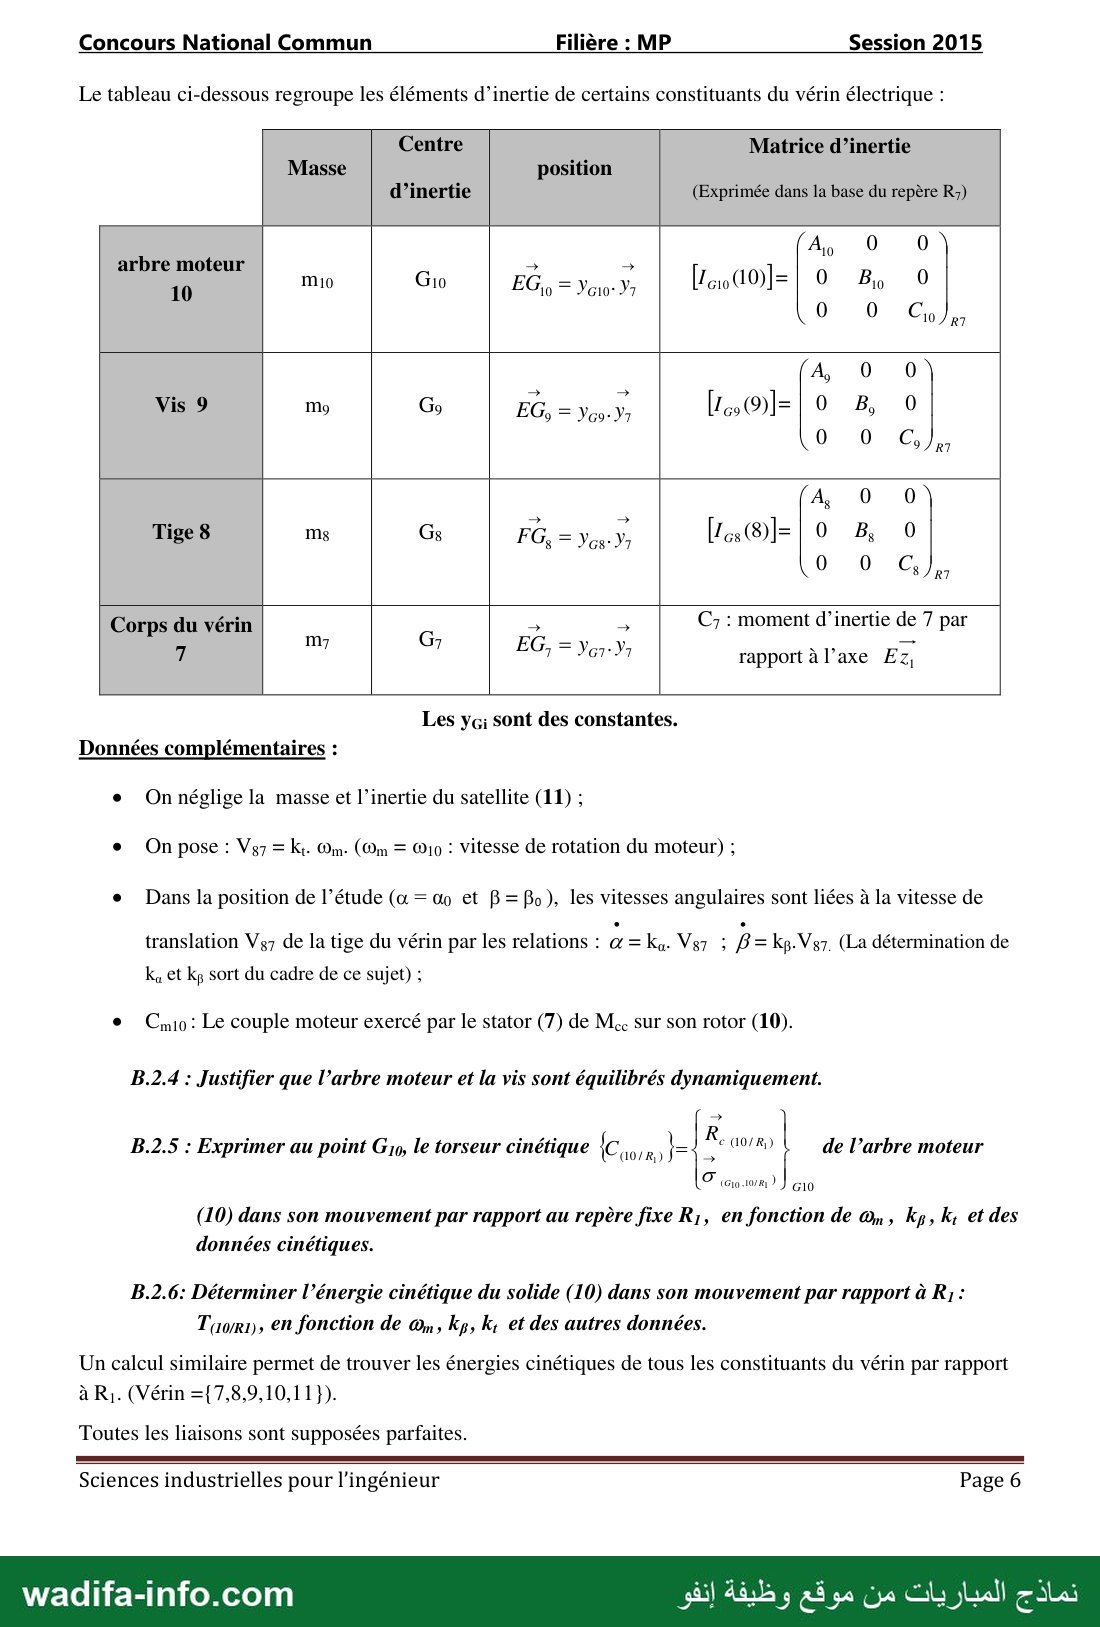
Le tableau ci-dessous regroupe les éléments d’inertie de certains constituants du vérin électrique :
Centre Matrice d’inertie
position
d’inertie (Exprimée dans la base du repère Ry)
arbre moteur
10 EG = Vaio: V1 [eo (10)]=
A, 0
Tige 8 1/0 وتاك y, احا 0 B
Corps du vérin C7 : moment d’inertie de 7 par
7 rapport à l’axe Ez,
Les روز sont des constantes.
Données complémentaires :
e Onnéglige la masse et l’inertie du satellite (11) ;
e Onpose : Vg7 = Ke. Om- (Om = مره : Vitesse de rotation du moteur) ;
e Dans la position de l’étude (x = مه et B=Bo), les vitesses angulaires sont liées à la vitesse de
translation وأ de la tige du vérin par les relations : @ = ka. وا ; B = kp.V37, (La détermination de
k, et وكا sort du cadre de ce sujet) ;
e Cmio: Le couple moteur exercé par le stator (7) de Mc sur son rotor (10).
B.2.4 : Justifier que l’arbre moteur et la vis sont équilibrés dynamiquement.
B.2.5 : Exprimer au point ورت le torseur cinétique {c Xe ao/R) de l’arbre moteur
O'(ca.10/æ ) G10
(10) dans son mouvement par rapport au repère fixe R;, en fonction de مم kg, k; et des
données cinétiques.
B.2.6: Déterminer l’énergie cinétique du solide (10) dans son mouvement par rapport à R; :
T(10/r1), en fonction de رمه kg, k; et des autres données.
Un calcul similaire permet de trouver les énergies cinétiques de tous les constituants du vérin par rapport
Toutes les liaisons sont supposées parfaites.
Sciences industrielles pour l'ingénieur Page 6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Filière : MP Session 2015
B.2.7 : Déterminer la puissance, par rapport à R;, des actions extérieures au vérin en fonction
de F,, Om »K, موا Bo et des autres données ;
B.2.8 : Déterminer les puissances des inter-efforts entre les constituants du vérin.
1 Vérinf R1)
B.2.9 : Expliciter le couple moteur Cm1o en fonction de F,, et des autres données.
C. Stabilité et déplacement du chargeur de bobine :
L'objectif de cette étude est de déterminer l’emplacement des poignées de poussée pour éviter tout
basculement de l'appareil, ainsi que de justifier l’intérêt du pivotement des roulettes.
Dans toute cette partie, et sauf indication contraire, on se place dans la phase de déplacement.
(0 = 0° et à = Amax)
C-1. Etude de la stabilité :
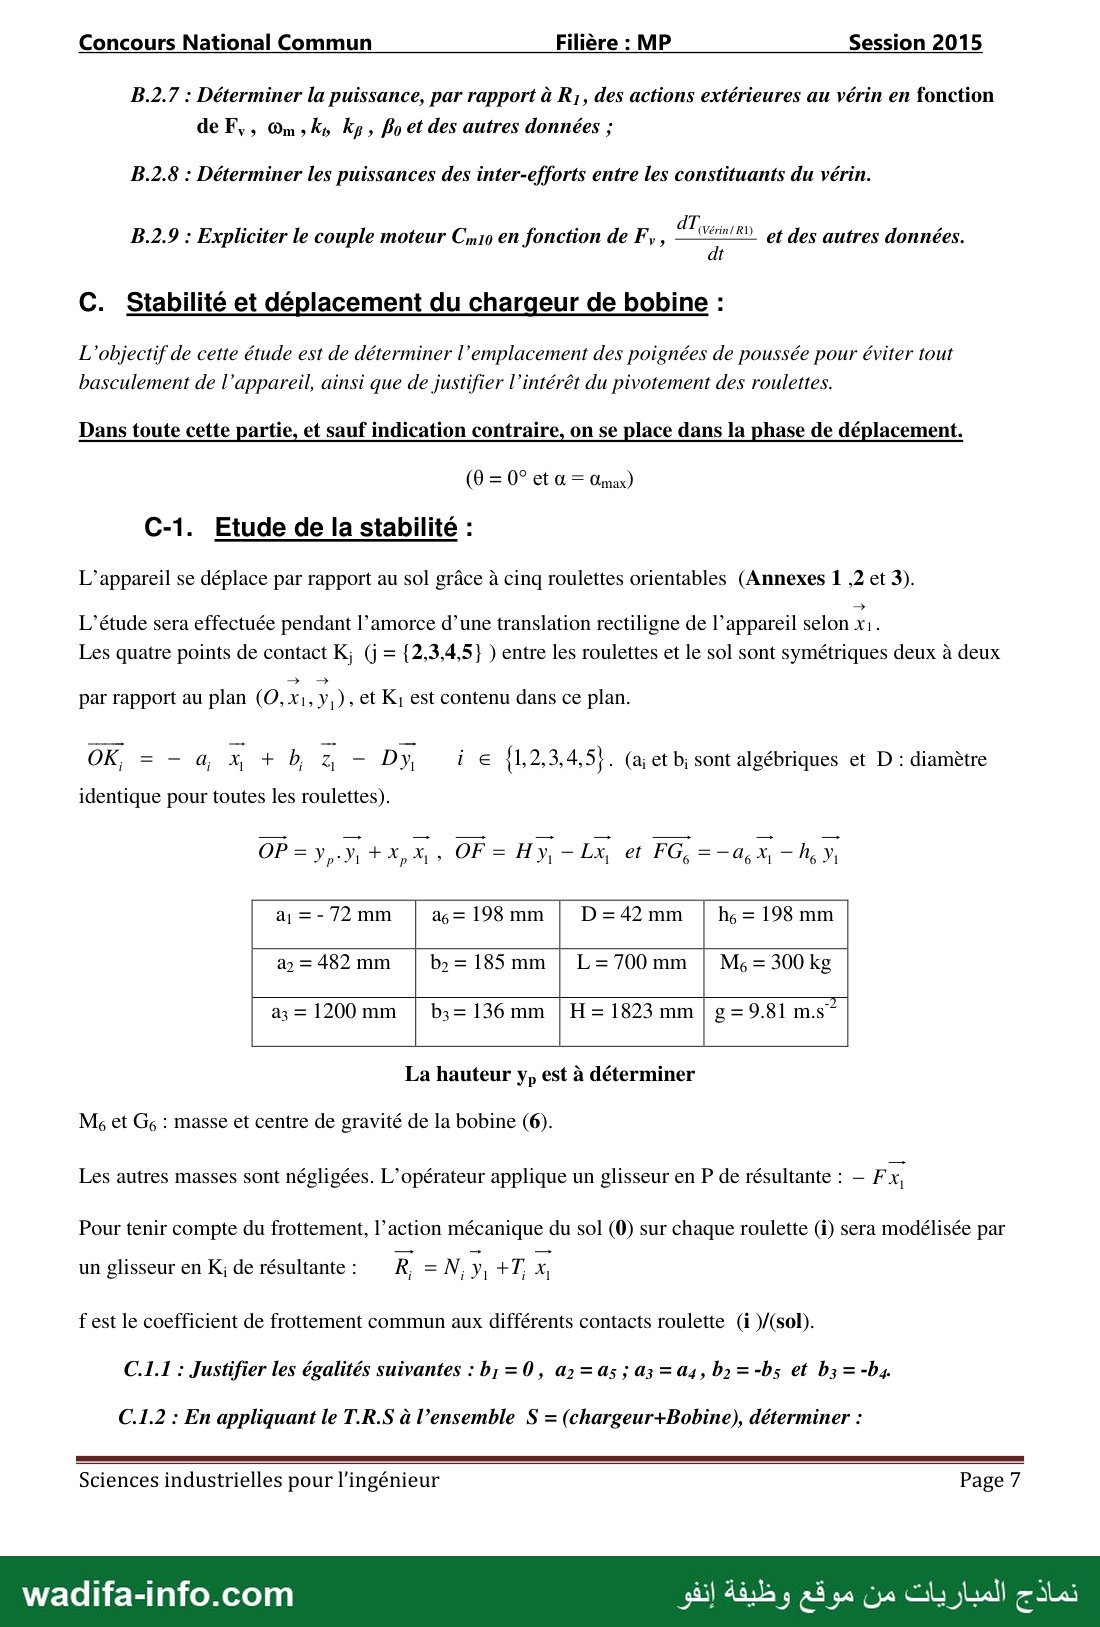
L’appareil se déplace par rapport au sol grâce à cinq roulettes orientables (Annexes 1 ,2 et 3).
L’étude sera effectuée pendant l’amorce d’une translation rectiligne de l’appareil selon x1.
Les quatre points de contact K; (j = {2,3,4,5} ) entre les roulettes et le sol sont symétriques deux à deux
par rapport au plan (O, x1, y, ), et K, est contenu dans ce plan.
OR = = q; x, + h 2 - Dy, ie {L2,3,4,5} . (a; et b; sont algébriques et D : diamètre
identique pour toutes les roulettes).
OP = y} HA Pa ; OF = Hy, = Es, et FG, =—4 5 —h, y,
a, =- 72 mm hs = 198 mm
à = 482 mm b, = 185 mm | L=700mm | Me = 300 kg
as = 1200 mm | b;= 136 mm | H= 1823 mm | ع 9.81 ms”
La hauteur y, est à déterminer
Mg et و : masse et centre de gravité de la bobine (6).
Les autres masses sont négligées. L'opérateur applique un glisseur en P de résultante : — Fx,
Pour tenir compte du frottement, l’action mécanique du sol (0) sur chaque roulette (i) sera modélisée par
un glisseur en K; de résultante : R, = N, 5 +T, x,
f est le coefficient de frottement commun aux différents contacts roulette (i )/(sol).
C.1.1 : Justifier les égalités suivantes : رط =0, az = as ; A3 = a4, و حرط et حرط -b4,.
C.1.2 : En appliquant le T.R.S à l’ensemble S = (chargeur+Bobine), déterminer :
Sciences industrielles pour l'ingénieur Page 7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Filière : MP Session 2015
a) L’expression de la somme de tous les efforts tangentiels T; au niveau des contacts K;, en
fonction de F ;
b) La relation entre la somme des efforts normaux N; et M6.
C.1.3 : En se plaçant à la limite du glissement, expliciter Ti en fonction de N; ; et montrer que :
F= 7 Me.
La détermination de la hauteur y, doit tenir compte de :
e La taille moyenne d’un opérateur qui est de 1 m70 em ;
e La stabilité de l’appareil pendant la phase de déplacement (pas de basculement).
C.1.4 : Justifier que l’étude de l’équilibre de l’appareil dans la phase de déplacement, peut être
ramenée à une étude plane.
On se place alors dans le plan (O, x1, y, ) comme indiqué sur le schéma plan de l’annexe 3.
Kimn: projection orthogonale commune des points Knet Kn sur le plan d’étude (mn = {25,34}).
On pose : R,, = 2N, 5 +27,
mn 71
x, résultante de l’action mécanique du sol sur les roulettes m et n.
C.1.5 : Appliquer le T.M.S à l’ensemble S, au point K34 projeté sur z1 et déduire l’équation qui en
découle.
Compte tenue de la déformation élastique des roues, on pose : Na = à N, (6 : réel positif dont la détermination sort
du cadre de ce sujet).
C.1.6 : Donner l’expression de N, en fonction de y, , Me, à et des autres données dimensionnelles.
C.1.7 : En traduisant la condition de non basculement de l’appareil, donner l’expression de la
valeur maximale yp max de y,. Faire l’application numérique pour f = 0.15 et commenter la
valeur trouvée.
C.1.8 : Dans la phase d’orientation et pour 0 positif, que sera, à votre avis, le premier contact à
être rompue en cas de basculement du chargeur ?
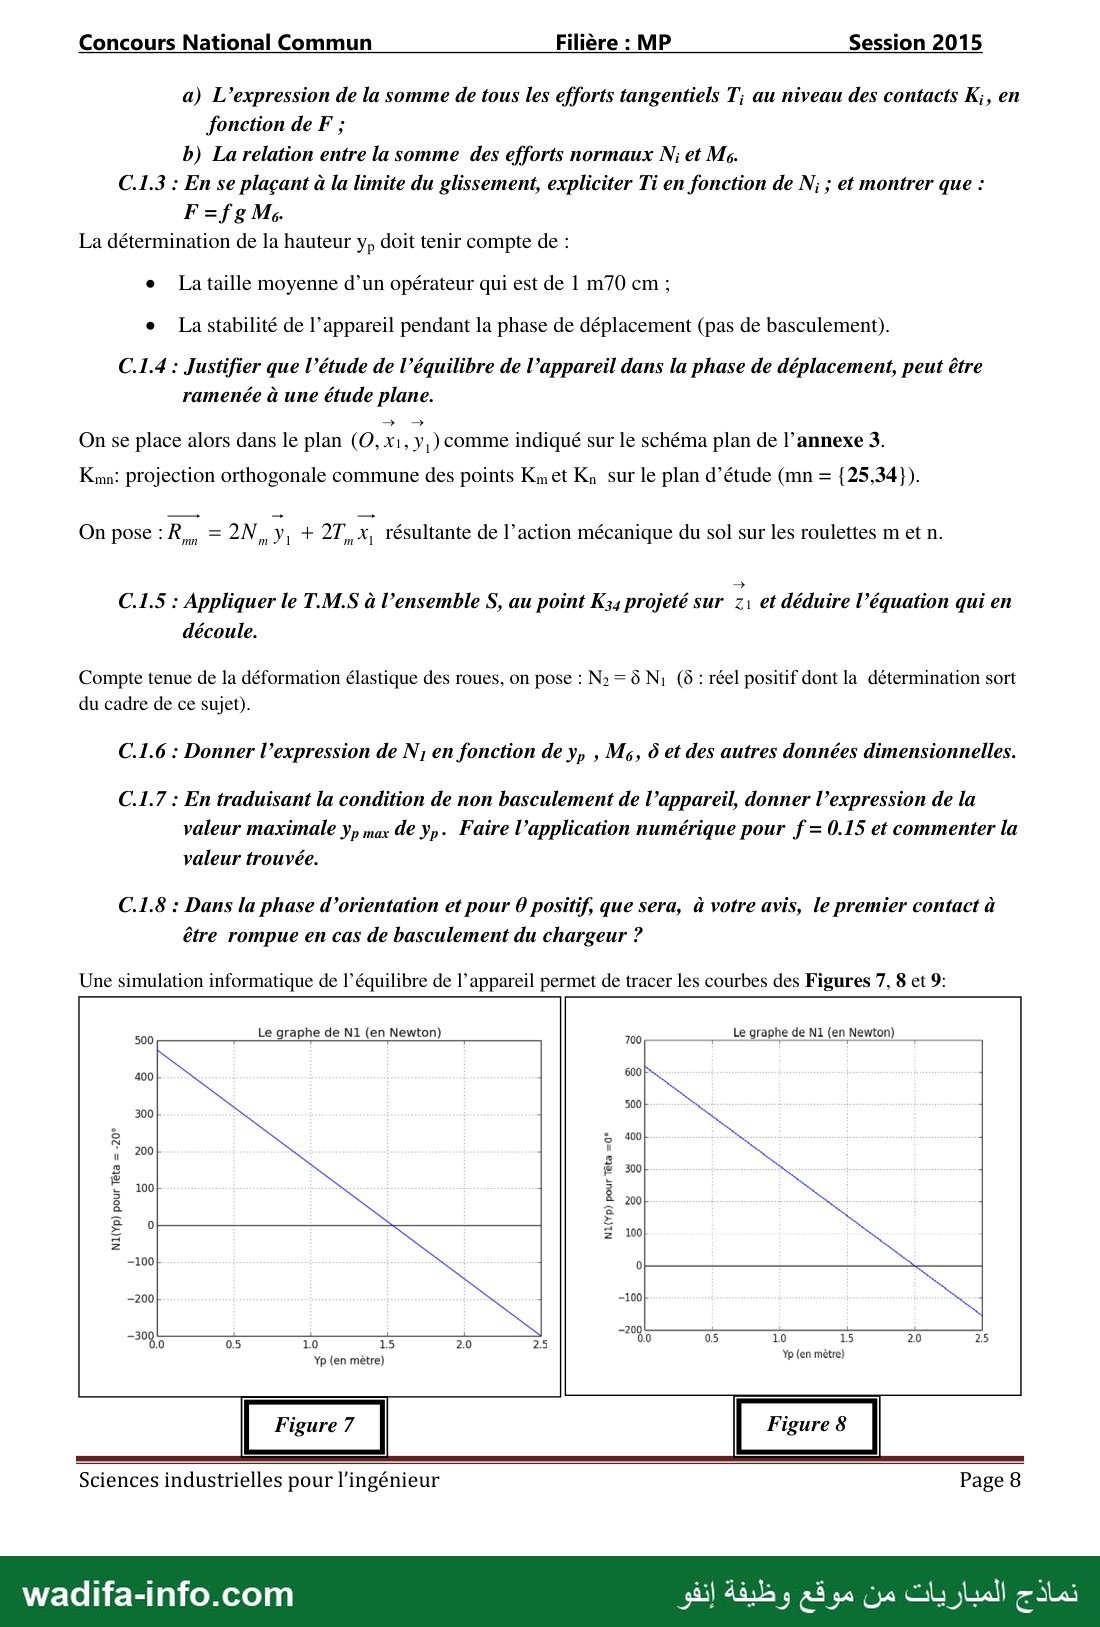
Une simulation informatique de l’équilibre de l’appareil permet de tracer les courbes des Figures 7, 8 et 9:
Le graphe de N1 (en Newton) _ Le graphe de N1 (en Newton)
êta =0°
N1(Yp) pour Têta = -20°
Ni{Yp) pour Têta
10 15
1.0 15 2
Yp (en mètre)
Yp (en mètre)
Sciences industrielles pour l'ingénieur Page 8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Filière : MP Session 2015
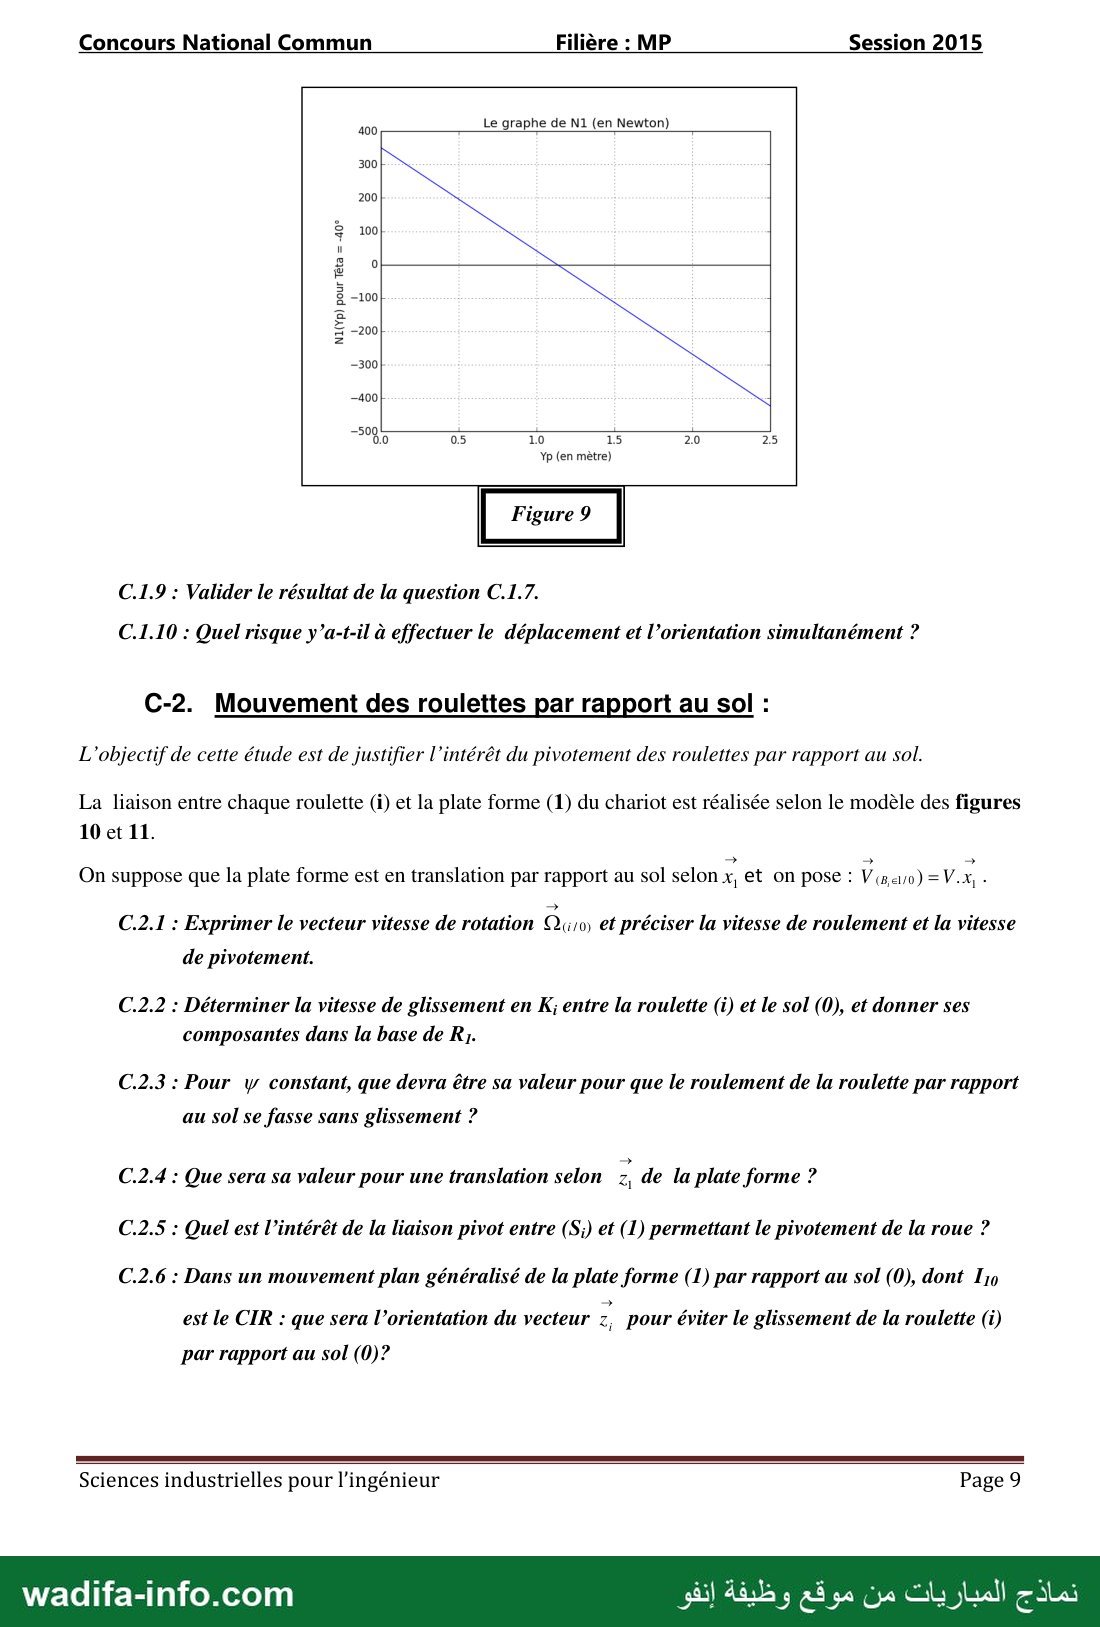
Le graphe de N1 (en Newton)
N1(Yp) pour Téta = -40°
10 15
Yp (en mètre)
C.1.9 : Valider le résultat de la question C.1.7.
C.1.10 : Quel risque y’a-t-il à effectuer le déplacement et l’orientation simultanément ?
C-2. Mouvement des roulettes par rapport au sol :
L'objectif de cette étude est de justifier l’intérêt du pivotement des roulettes par rapport au sol.
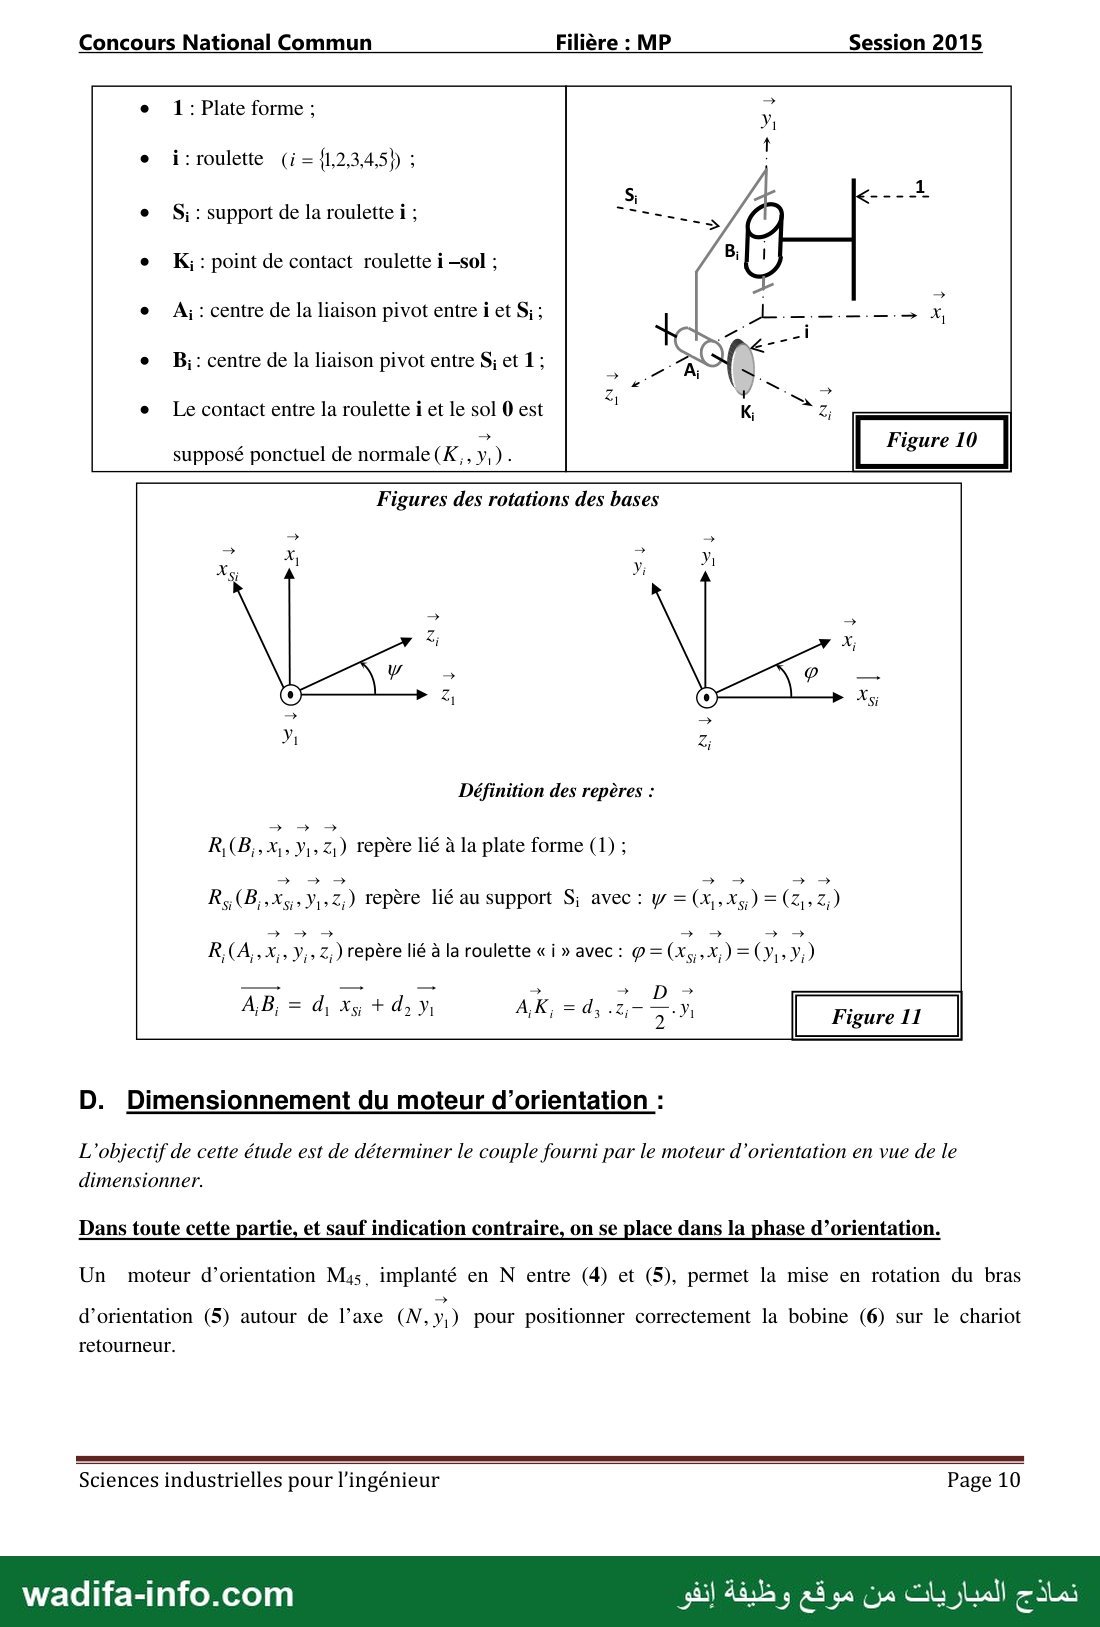
La liaison entre chaque roulette (i) et la plate forme (1) du chariot est réalisée selon le modèle des figures
10 et 11.
On suppose que la plate forme est en translation par rapport au sol selon x, et on pose : V(5,.ev0) =V.x, -
C.2.1 : Exprimer le vecteur vitesse de rotation Qui1o) et préciser la vitesse de roulement et la vitesse
de pivotement.
C.2.2 : Déterminer la vitesse de glissement en K; entre la roulette (i) et le sol (0), et donner ses
composantes dans la base de R,.
C.2.3 : Pour y constant, que devra être sa valeur pour que le roulement de la roulette par rapport
au sol se fasse sans glissement ?
C.2.4 : Que sera sa valeur pour une translation selon 5 de la plate forme 7
C.2.5 : Quel est l’intérêt de la liaison pivot entre (S;) et (1) permettant le pivotement de la roue ?
C.2.6 : Dans un mouvement plan généralisé de la plate forme (1) par rapport au sol (0), dont ٠م
est le CIR : que sera l’orientation du vecteur 2 pour éviter le glissement de la roulette (i)
par rapport au sol (0)?
Sciences industrielles pour l'ingénieur Page 9
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Filière : MP Session 2015
1 : Plate forme ;
S; : support de la roulette i ;
K; : point de contact roulette i —sol ;
À; : centre de la liaison pivot entre i et S; ;
B; : centre de la liaison pivot entre S; et 1 ;
Le contact entre la roulette i et le sol 0 est
supposé ponctuel de normale (K,, y, ) .
Définition des repères :
R,(B;,X;, Y,, Z,) repère lié à la plate forme (1) ;
Ra (B;,X5i› Y,›2;) repère lié au support S; avec : y = (x, Xg ) = (Zy › 2;)
R;(A;. x; Y;, Z;) repère lié à la roulette « i » avec : 9 = (Xg2X;) = (› Y;)
ثاب = d, xs + da y, A,K, = حرج و4 2 M Figure 11
D. Dimensionnement du moteur d’orientation :
L'objectif de cette étude est de déterminer le couple fourni par le moteur d’orientation en vue de le
dimensionner.
Dans toute cette partie, et sauf indication contraire, on se place dans la phase d’orientation.
Un moteur d’orientation M4s, implanté en N entre (4) et (5), permet la mise en rotation du bras
8
d’orientation (5) autour de l’axe (N,y,) pour positionner correctement la bobine (6) sur le chariot
retourneur.
Sciences industrielles pour l'ingénieur Page 10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Filière : MP Session 2015
D-1. Modélisation cinétique du bras d’orientation :
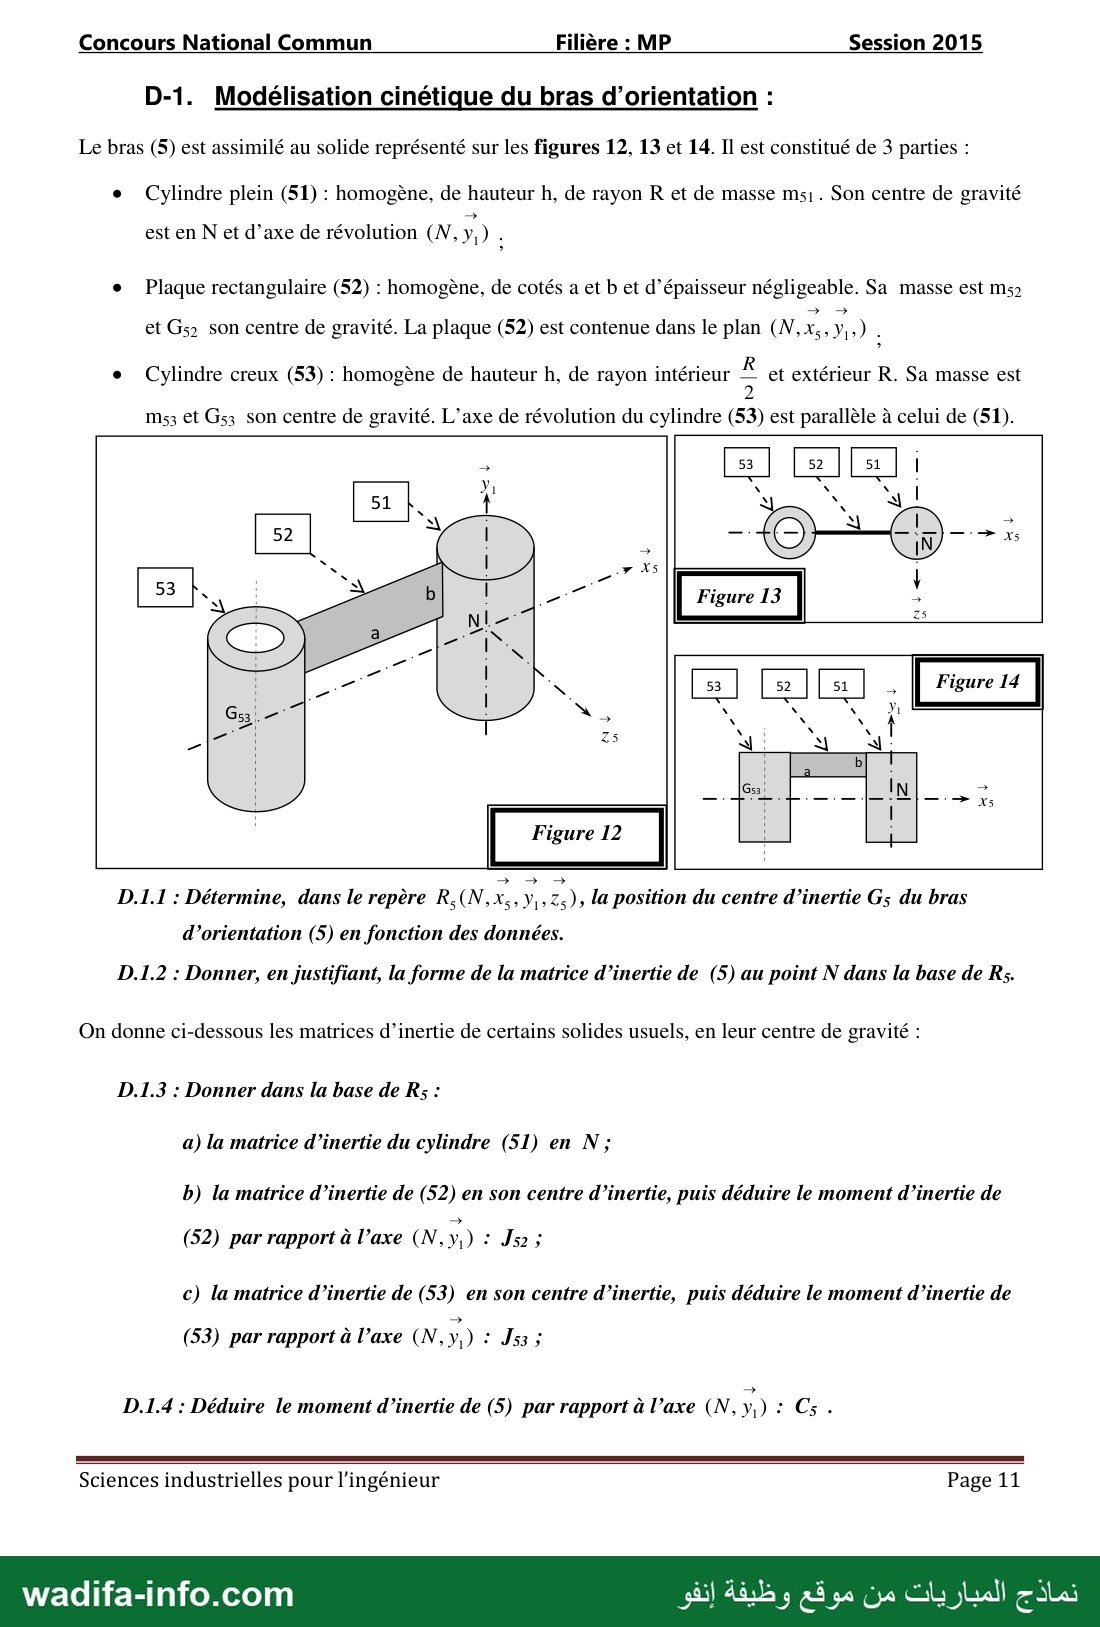
Le bras (5) est assimilé au solide représenté sur les figures 12, 13 et 14. Il est constitué de 3 parties :
e Cylindre plein (51) : homogène, de hauteur بط de rayon R et de masse ms; . Son centre de gravité
5
est en N et d’axe de révolution (N, y, ) .
e Plaque rectangulaire (52) : homogène, de cotés a et b et d’épaisseur négligeable. Sa masse est ms2
et Gs, son centre de gravité. La plaque (52) est contenue dans le plan (N,x;,, y, ›) .
e Cylindre creux (53) : homogène de hauteur h, de rayon intérieur $ et extérieur R. Sa masse est
m53 et G53 son centre de gravité. L’axe de révolution du cylindre (53) est parallèle à celui de (51).
Figure 12
D.1.1 : Détermine, dans le repère R,(N,x;, مج 2; ), la position du centre d’inertie 5 du bras
d’orientation (5) en fonction des données.
D.1.2 : Donner, en justifiant, la forme de la matrice d’inertie de (5) au point N dans la base de Rs.
On donne ci-dessous les matrices d’inertie de certains solides usuels, en leur centre de gravité :
D.1.3 : Donner dans la base de Rs; :
a) la matrice d’inertie du cylindre (51) en N;
b) la matrice d’inertie de (52) en son centre d’inertie, puis déduire le moment d’inertie de
(52) par rapport à l’axe (N,y,) : Js2 ;
c) la matrice d’inertie de (53) en son centre d’inertie, puis déduire le moment d’inertie de
(53) par rapport à l’axe (N, y, ) + Jss 3
D.1.4 : Déduire le moment d’inertie de (5) par rapport à l’axe (N, 1 ): C5.
Sciences industrielles pour l'ingénieur Page 11
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Filière : MP Session 2015
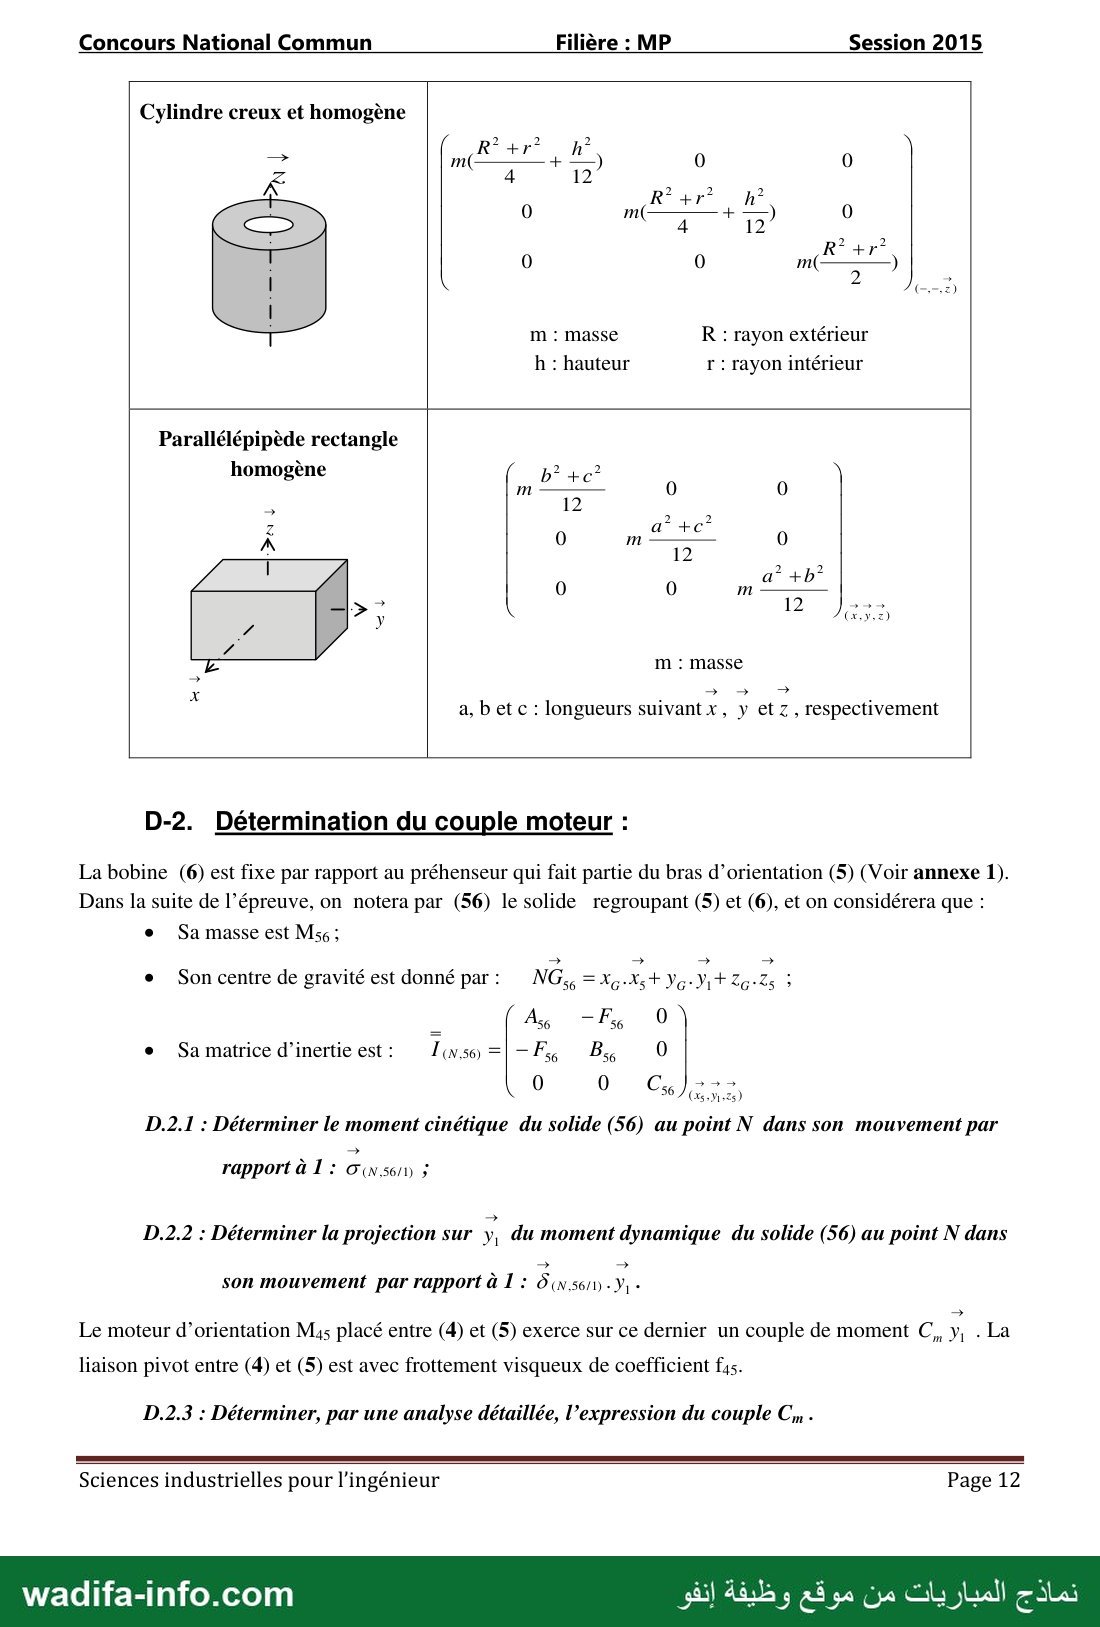
Cylindre creux et homogène
K R? 2 2
0 لين Es 0
4 12
حر بر
0 0 m( )
2 Le 8 )
m : masse R : rayon extérieur
h : hauteur r : rayon intérieur
Parallélépipède rectangle
homogène 3 4e?
iñ b'+e 0 0
12
0 m ae 0
1 2 2 2
0 0 n a° +b
= 12 pas
m : masse
a, b et c : longueurs suivant x, y et z , respectivement
D-2. Détermination du couple moteur :
La bobine (6) est fixe par rapport au préhenseur qui fait partie du bras d’orientation (5) (Voir annexe 1).
Dans la suite de l’épreuve, on notera par (56) le solide regroupant (5) et (6), et on considérera que :
e Sa masse est M56 ;
e Son centre de gravité est donné par: تال = Xa-X + نوكنو + رول
= As — F4 0
e Sa matrice d’inertieest: | lise =|-F, B 0
0 0 ©
M1s85) ود) 56
1.2.1 : Déterminer le moment cinétique du solide (56) au point N dans son mouvement par
rapportä 1: G(nson) ;
D.2.2 : Déterminer la projection sur 7 du moment dynamique du solide (56) au point N dans
son mouvement par rapport à 1 : & (ven) - y, :
5
Le moteur d’orientation M45 placé entre (4) et (5) exerce sur ce dernier un couple de moment C,, y, . La
liaison pivot entre (4) et (5) est avec frottement visqueux de coefficient كي
D.2.3 : Déterminer, par une analyse détaillée, l’expression du couple C,,
Sciences industrielles pour l'ingénieur Page 12
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Filière : MP Session 2015
III — Chariot retourneur de bobine
F. Présentation :
Le chariot est capable de transférer des bobines métalliques d’une masse maximum de 30 tonnes entre les deux
ateliers distants de 40 mètres. Pendant le déplacement on procédera au retournement à 90° de la bobine afin de
pouvoir la placer dans le four vertical de traitement thermique.
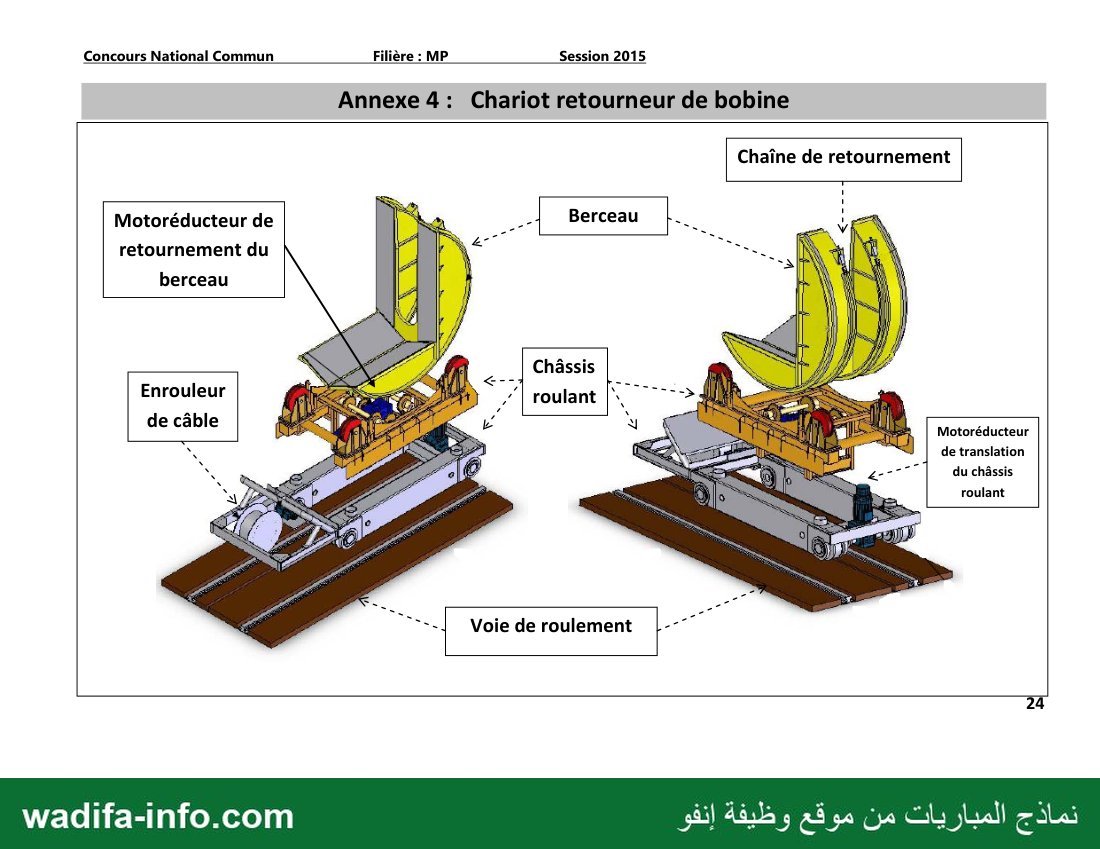
Le système est constitué de deux éléments principaux (Voir annexe 4) :
e Un châssis roulant monté sur rails et motorisé pour le déplacement ;
e Un berceau, pour le retournement des bobines.
Le système est alimenté en électricité par un câble, déroulé à l’arrière du châssis roulant dans une goulotte située
entre les rails. Un enrouleur automatique permet de récupérer le câble au retour.
L'ensemble du système est une construction mécano soudée. La forme du berceau et ses dimensions sont fonctions
du poids des bobines, de leurs dimensions, et de la position du centre de gravité de l’ensemble.
G. Chaînes de solides :
L'objectif de cette partie est de modéliser la liaison équivalente entre le berceau et la bobine.
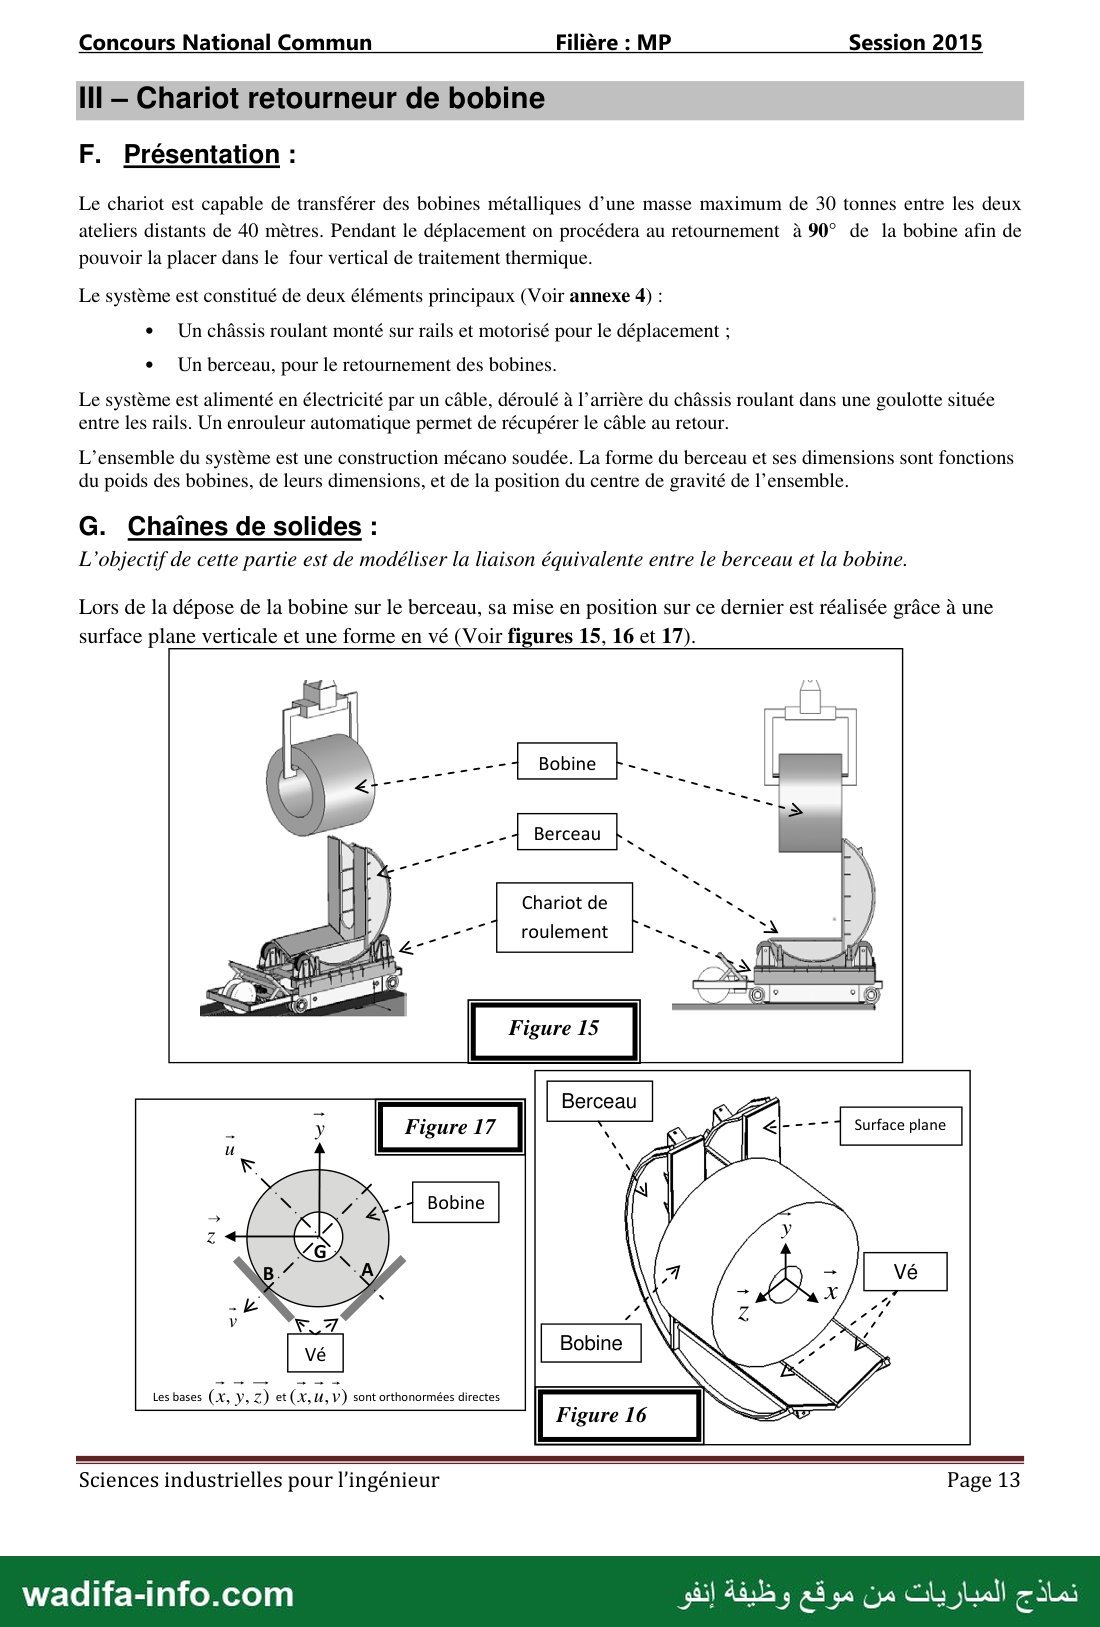
Lors de la dépose de la bobine sur le berceau, sa mise en position sur ce dernier est réalisée grâce à une
surface plane verticale et une forme en vé (Voir figures 15, 16 et 17).
Chariot de
roulement
Les bases (x, Y.Z ) et (x, u, v) sont orthonormées directes
Sciences industrielles pour l'ingénieur Page 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Filière : MP Session 2015
Pour simplifier, les deux surfaces constituant le vé seront supposées perpendiculaires : (A,u) et (B,v)
sont normales aux contacts entre la bobine et le berceau en À et B respectivement.
G.1 : Spécifier, en justifiant, la nature et les caractéristiques géométriques des liaisons du
schéma de structure suivant.
Berceau حا "لفكت
G.2 : Par une étude statique, identifier la liaison équivalente entre la bobine et le berceau, et
évaluer sa mobilité cinématique. (Si nécessaire, réduire les torseurs au centre de gravité G de la bobine).
H. Validation du motoréducteur de retournement du berceau :
L'objectif de cette partie est de valider le motoréducteur choisi par le constructeur, vis à vis des
performances souhaitées.
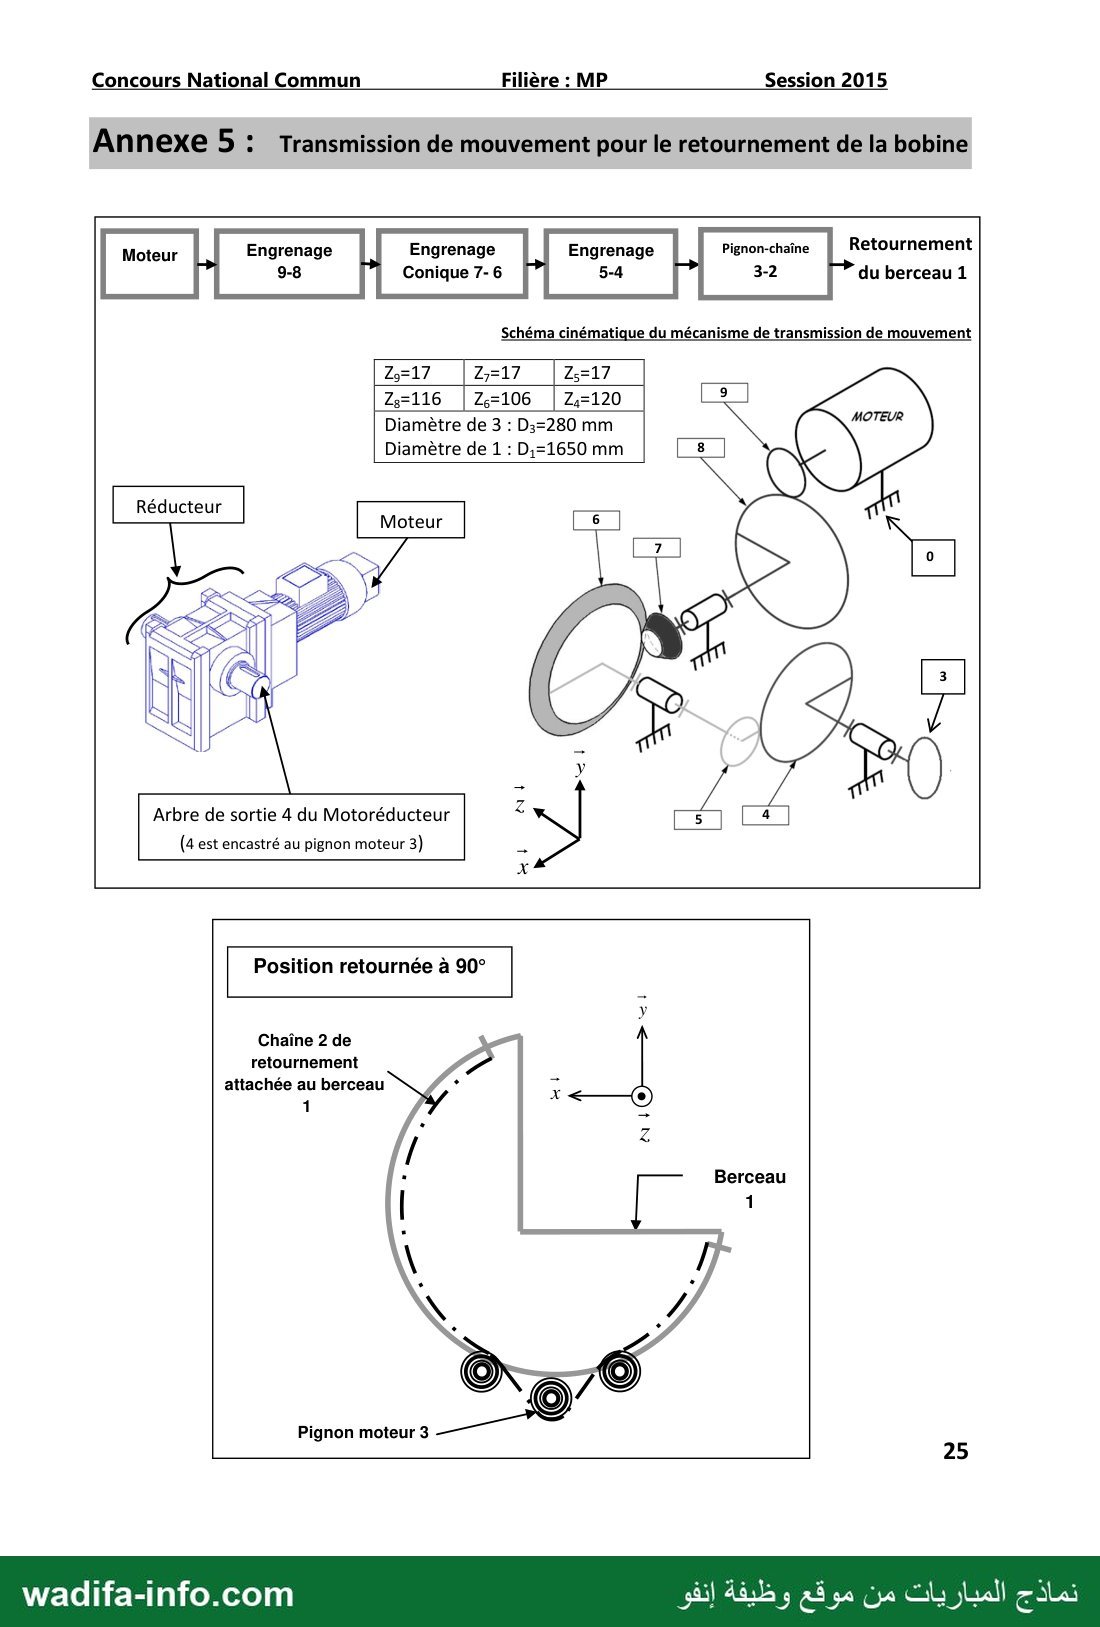
Le berceau est mis en rotation grâce à la chaîne (2) entrainée par le pignon denté (3).
La transmission de mouvement se fait selon les illustrations présentées sur l’annexe 5.
On note : حون 0; n; , la vitesse de rotation du solide i par rapport au châssis roulant (0).
n; est le vecteur unitaire de l’axe de rotation du solide (i) par rapport à (0).
H.1 : Préciser les vecteurs n, pour le berceau 1 et pour chacun des solides de 3 à 9.
H.2 : Exprimer, en fonction des données, les rapports suivants : y, = a, É 5 ©! عن :© حر
و08 00 7
2
قد م
17.3 : Evaluer le rapport global y, = © et préciser son signe.
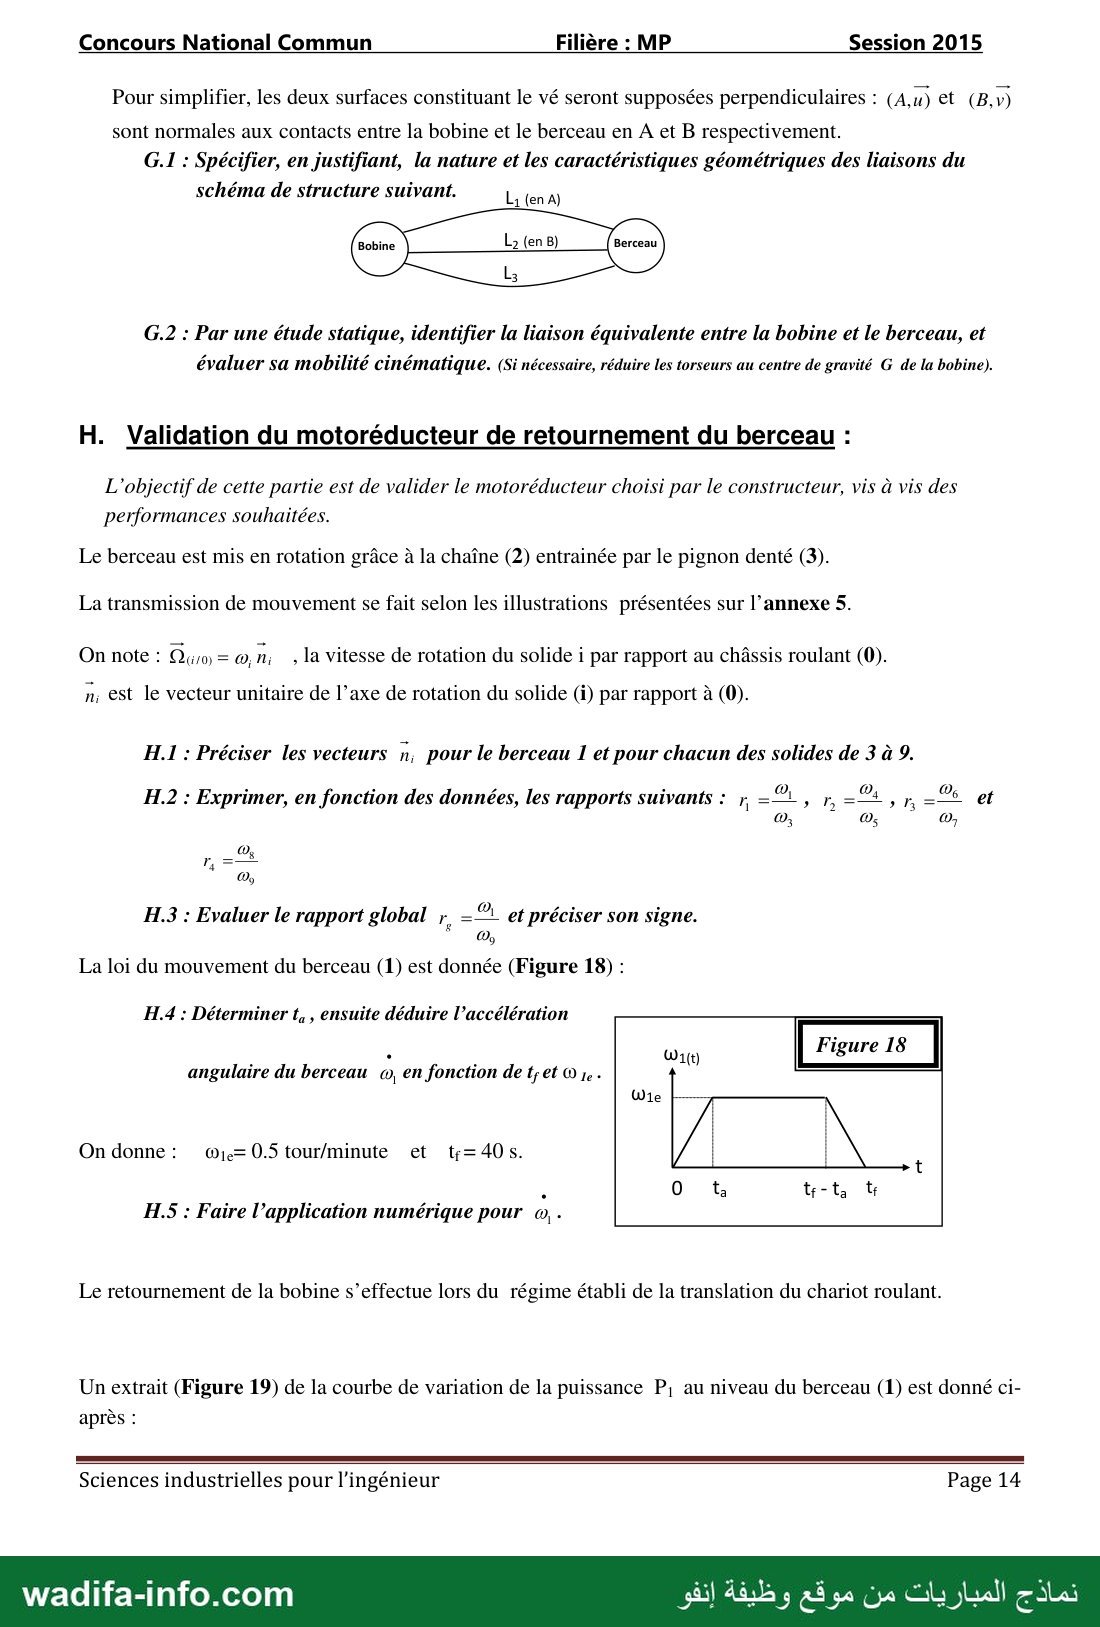
La loi du mouvement du berceau (1) est donnée (Figure 18) :
11.4 : Déterminer t, , ensuite déduire l’accélération
Figure 18
angulaire du berceau œ, en fonction de t;et © je .
Ondonne: o=0.5tour/minute et t;=40s.
17.5 : Faire l’application numérique pour ©
Le retournement de la bobine s’effectue lors du régime établi de la translation du chariot roulant.
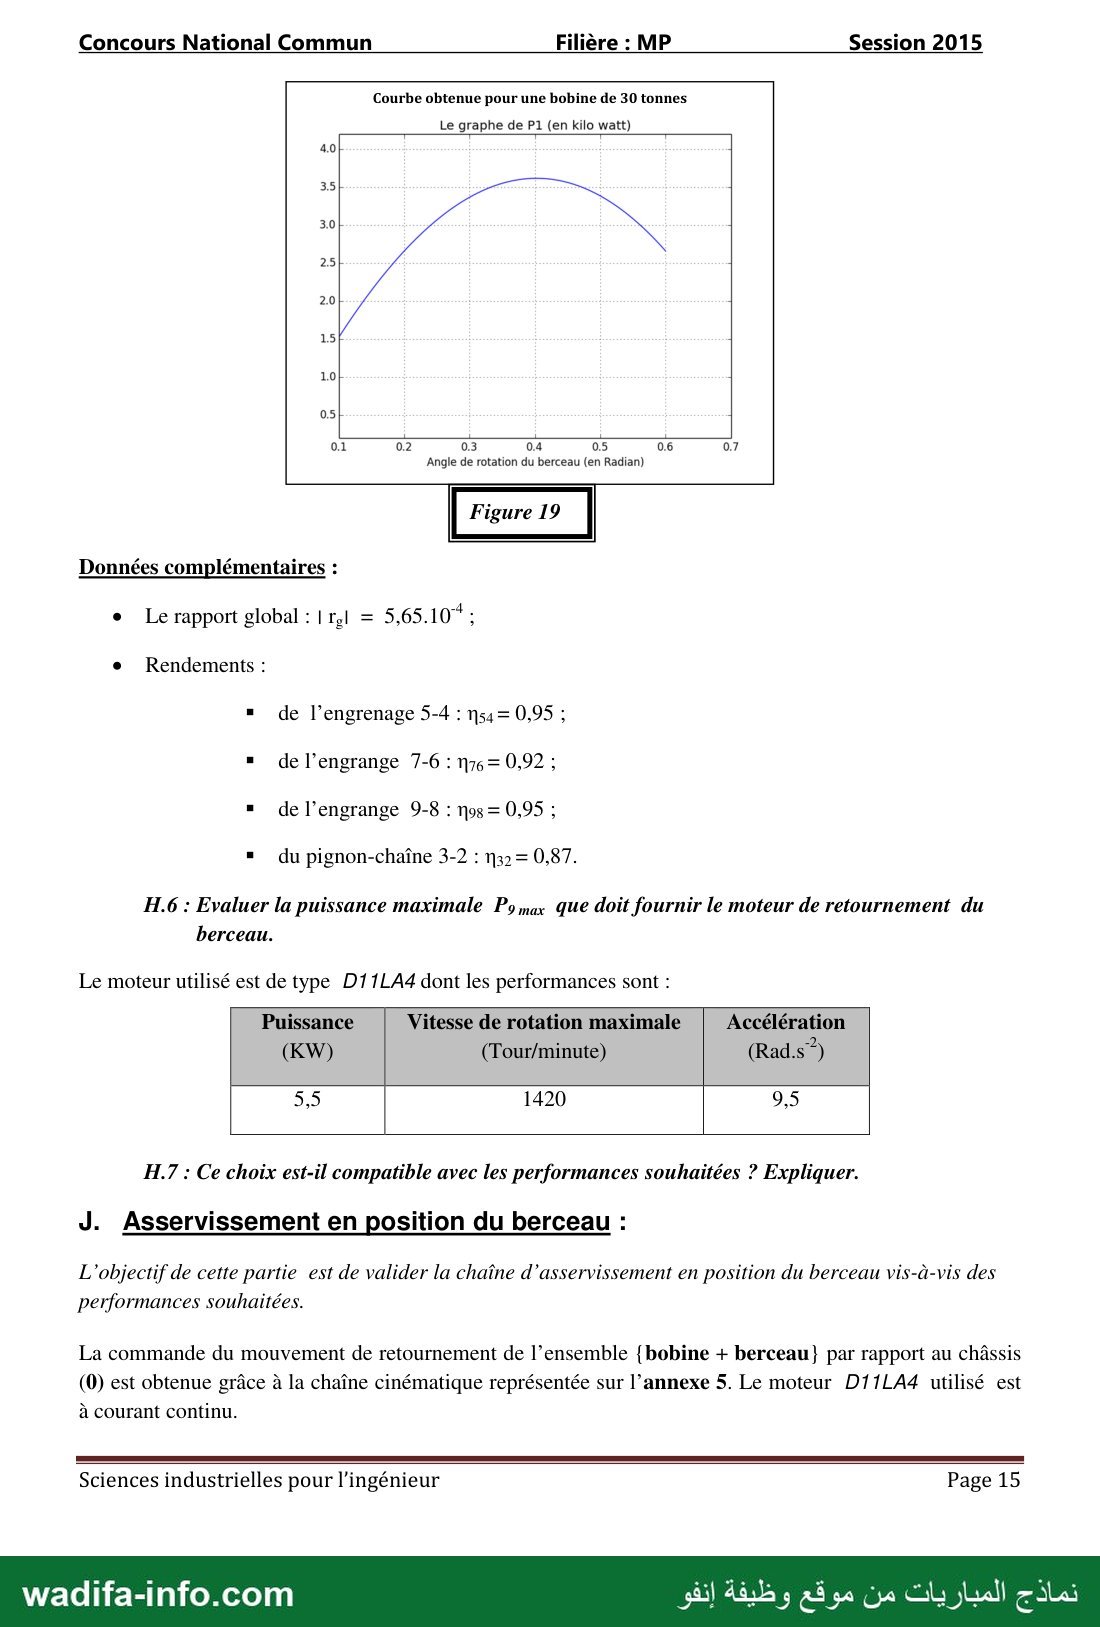
Un extrait (Figure 19) de la courbe de variation de la puissance P, au niveau du berceau (1) est donné ci-
après :
Sciences industrielles pour l'ingénieur Page 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Filière : MP Session 2015
Courbe obtenue pour une bobine de 30 tonnes
Le graphe de P1 (en kilo watt)
1 1 1 1 1
0.2 0.3 0.4 0.5 0.6
Angle de rotation du berceau (en Radian)
Figure 19
e Le rapport global : اي ا = 5,65. 10:
Données complémentaires :
e Rendements :
= de l’engrenage 5-4 : n54= 0,95 ;
= del’engrange 7-6 : N76= 0,92 :
= del’engrange 9-8 : nog= 0,95 ;
= du pignon-chaîne 3-2 : n32= 0,87.
H.6 : Evaluer la puissance maximale و1 max QUe doit fournir le moteur de retournement du
berceau.
Le moteur utilisé est de type 011/44 dont les performances sont :
Puissance Vitesse de rotation maximale Accélération
(KW) (Tour/minute) (Rad.s ”)
5,5 1420 9,5
H.7 : Ce choix est-il compatible avec les performances souhaitées ? Expliquer.
J. Asservissement en position du berceau :
L'objectif de cette partie est de valider la chaîne d’asservissement en position du berceau vis-à-vis des
performances souhaitées.
La commande du mouvement de retournement de l’ensemble {bobine + berceau} par rapport au châssis
(0) est obtenue grâce à la chaîne cinématique représentée sur l’annexe 5. Le moteur D11LA4 utilisé est
à courant continu.
Sciences industrielles pour l'ingénieur Page 15
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Filière : MP Session 2015
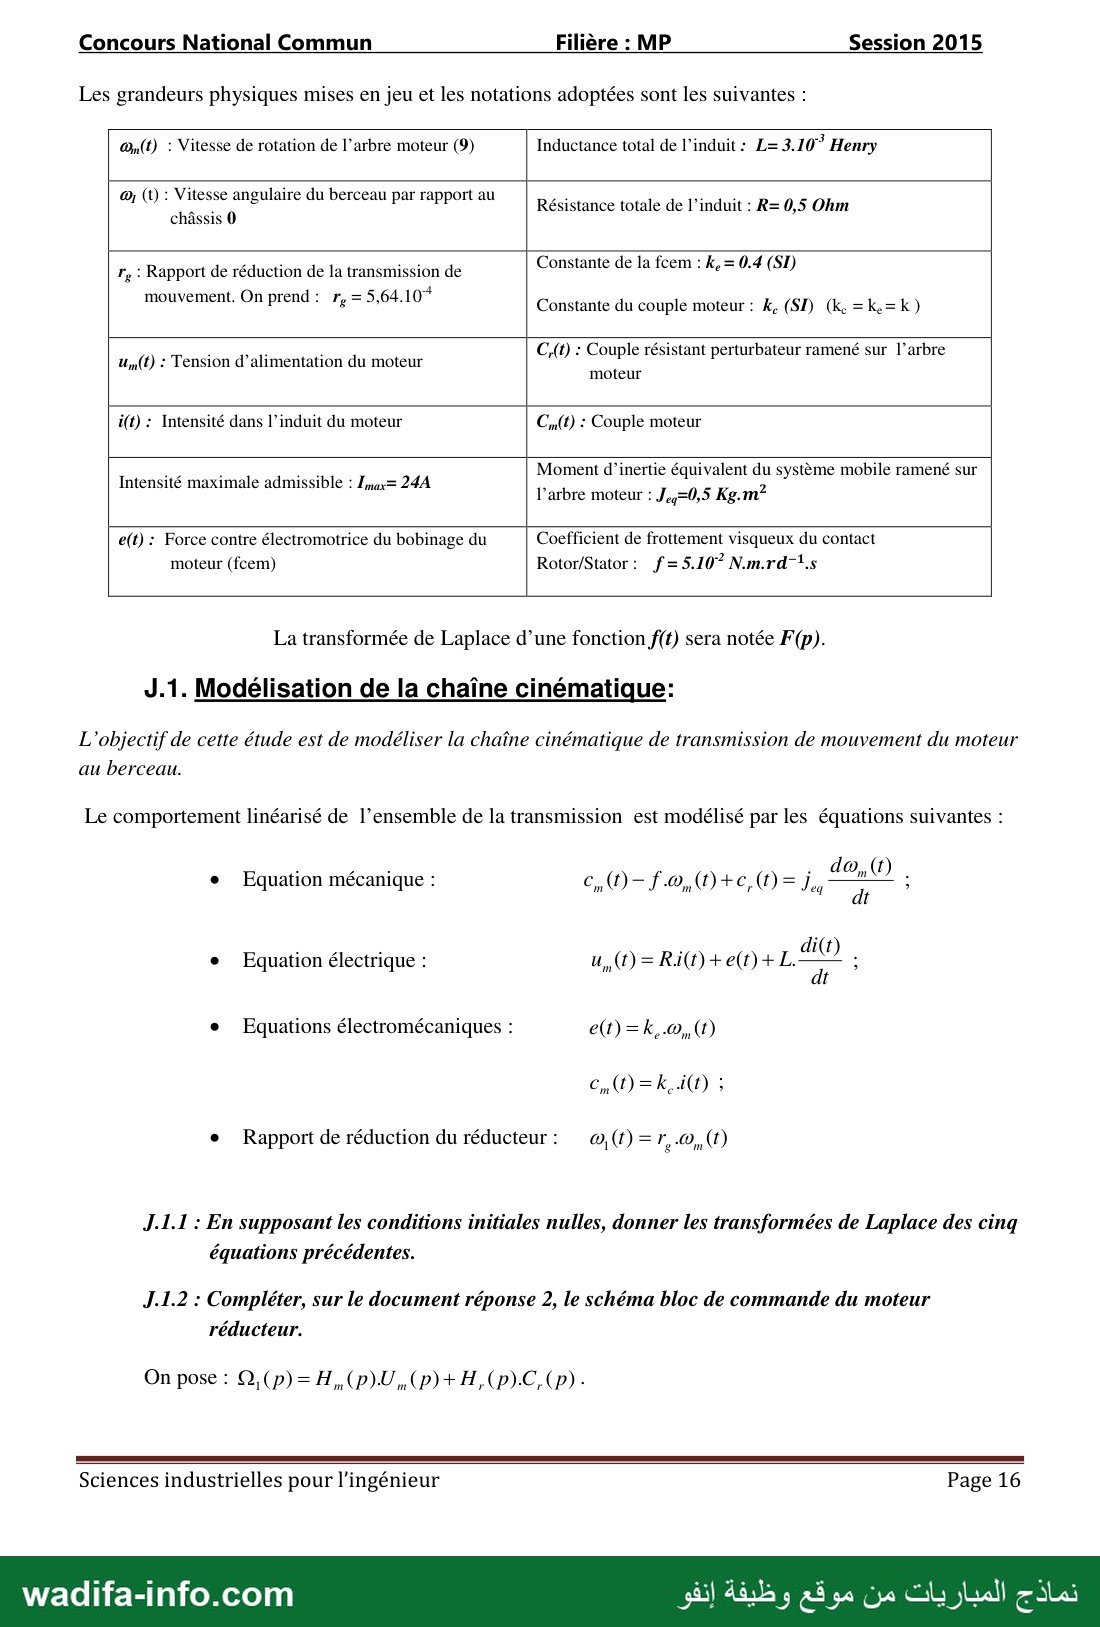
Les grandeurs physiques mises en jeu et les notations adoptées sont les suivantes :
@,(t) : Vitesse de rotation de l’arbre moteur (9) Inductance total de l’induit : L= 3.107 Henry
© (t) : Vitesse angulaire du berceau par rapport au ; ; ;
; (D 8 0 مالع 1_4 Résistance totale عل l’induit : R= 0,5 Ohm
châssis
r, : Rapport de réduction de la transmission de Conmnatedelakon:k=04{50
110112117600 3 7-4 Constante du couple moteur : 1. (ST) ىل =ke=k)
; : ; C,(t) : Couple résistant perturbateur ramené sur l’arbre
U,(t) : Tension d’alimentation du moteur 0) - p
moteur
i(t) : Intensité dans l’induit du moteur C,(t) : Couple moteur
Moment d’inertie équivalent du système mobile ramené sur
Intensité maximale admissible : Imax= 24A l'arbre moteur : J.,=0,5 Kg.
e(t) : Force contre électromotrice du bobinage du Coefficient de frottement visqueux du contact
moteur (fcem) Rotor/Stator : f = 5.10? 1701.0 1.٠
La transformée de Laplace d’une fonction f{t) sera notée F(p).
J.1. Modélisation de la chaîne cinématique:
L'objectif de cette étude est de modéliser la chaîne cinématique de transmission de mouvement du moteur
au berceau.
Le comportement linéarisé de l’ensemble de la transmission est modélisé par les équations suivantes :
e Equation mécanique : c)-f@a,()+e,(0)=i, 7 00 :
vent ; ; di(t)
e Equation électrique : u,(1)= Ri(t)+e(t)+L. EE :
1
e Equations électromécaniques : e(t)=k,.0,,(t)
e Rapport de réduction du réducteur: œ,()=r,.0,(t)
J.1.1 : En supposant les conditions initiales nulles, donner les transformées de Laplace des cinq
équations précédentes.
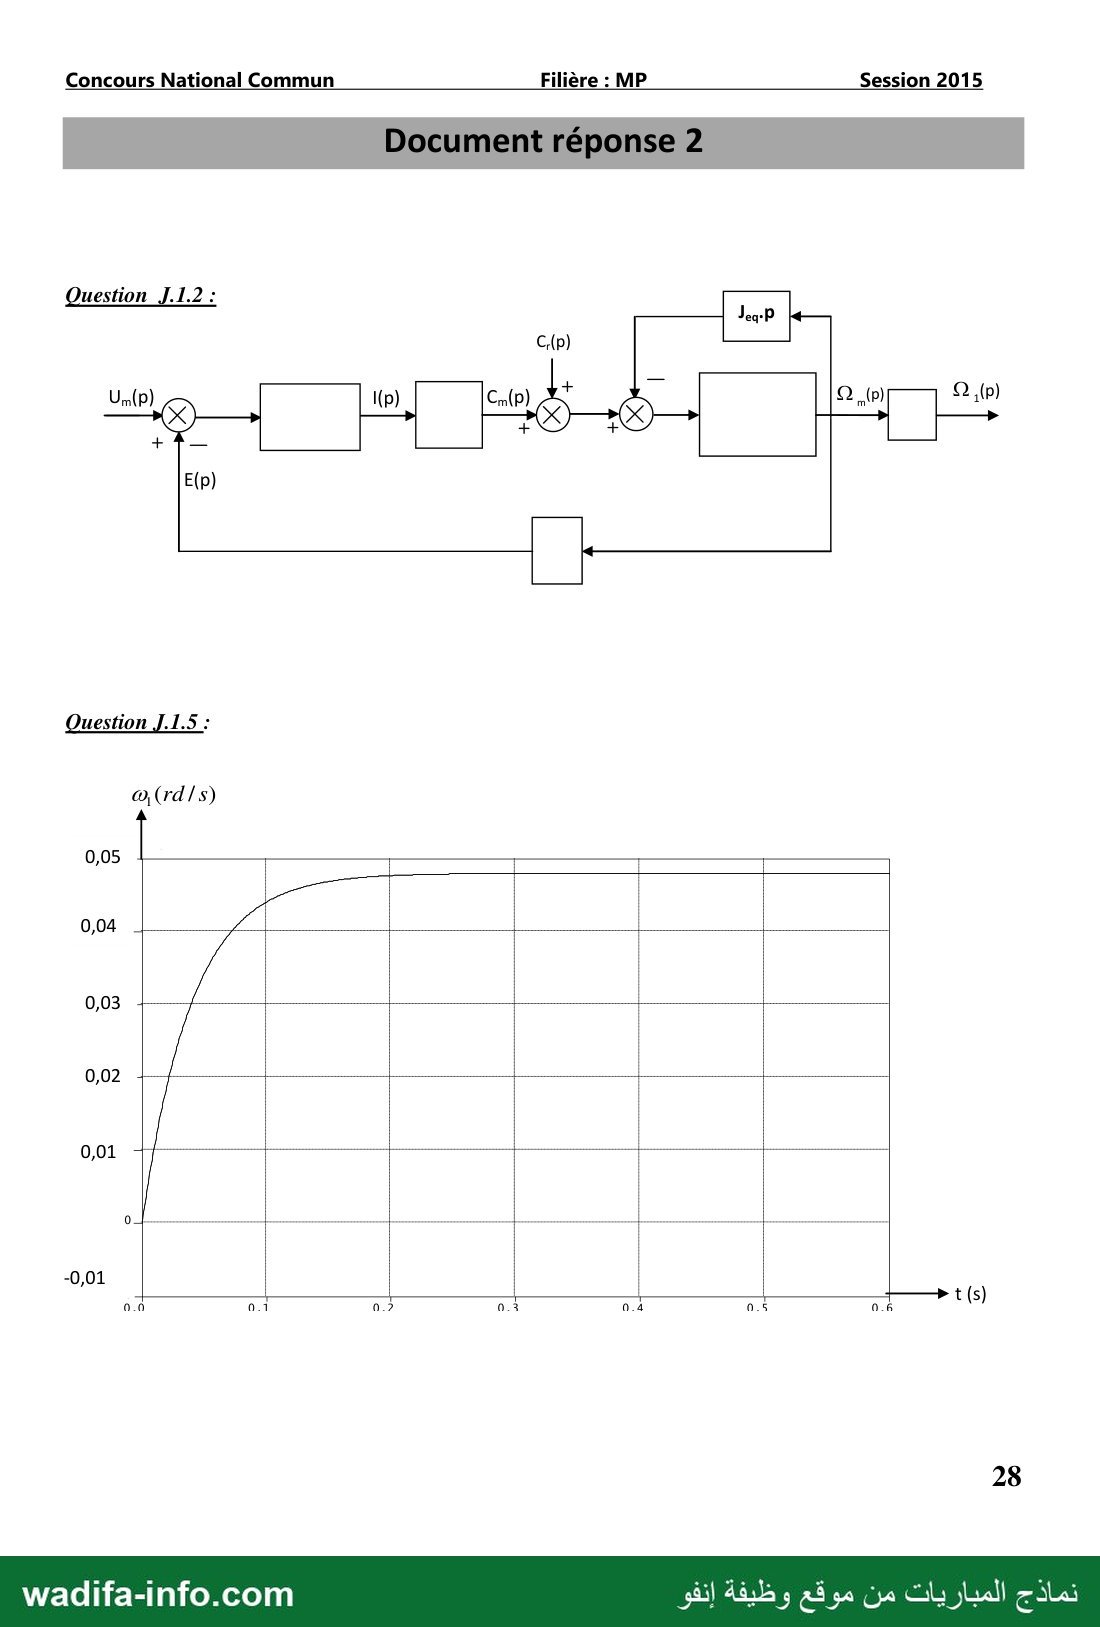
7.1.2 : Compléter, sur le document réponse 2, le schéma bloc de commande du moteur
réducteur.
Sciences industrielles pour l'ingénieur Page 16
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Filière : MP Session 2015
J.1.3 : En appliquant le principe de superposition au schéma précédent, déterminer les
expressions des fonctions H,,(p) et H,(p).
Préciser l’ordre, la classe et le gain statique de chaque fonction.
7.1.4 : En négligeant l’inductance مآ montrer que les fonctions H,,(p) et H,(p) seront du
premier ordre. Donner leurs grandeurs caractéristiques.
Pour de faibles valeurs du couple résistant (c,w négligé), on alimente le moteur par une tension en
échelon d'amplitude 90v (Une = 90.u(9) et on relève la réponse ىرنه représentée sur le document
réponse 2.
J.1.5 : En analysant la courbe du document réponse 2, valider l’hypothèse de la question
précédente, puis déterminer numériquement la fonction de transfert H,,(p).
J.2 : Asservissement du courant du moteur :
L'objectif de l’étude est de justifier la nécessité d’asservir le courant du moteur.
L’inductance L est toujours négligée, et on considère que حو
7.2.1 : Expliciter littéralement la fonction de transfert: H (p)= Ma).
VU ( p )
J.2.2 : Pour une entrée échelon d’amplitude 90 volts , évaluer la valeur initiale et finale du
courant .م
J.2.3 : Conclure quant à la nécessité d’asservir le courant.
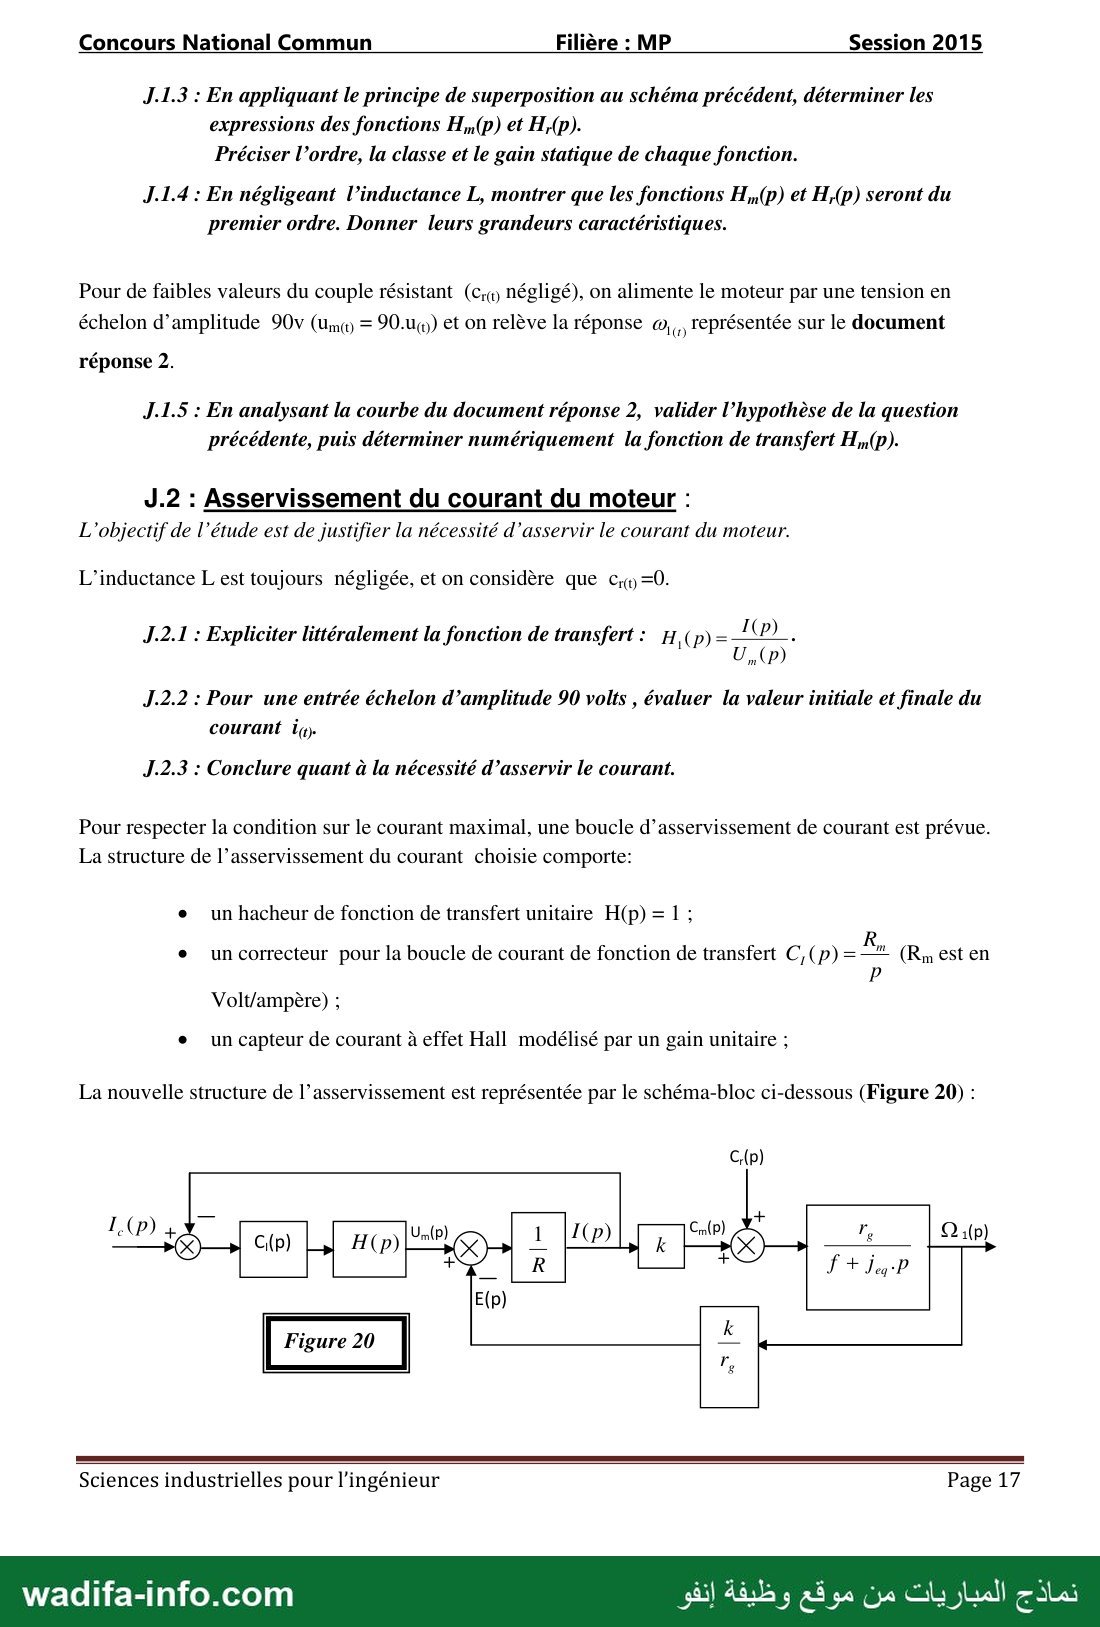
Pour respecter la condition sur le courant maximal, une boucle d’asservissement de courant est prévue.
La structure de l’asservissement du courant choisie comporte:
e un hacheur de fonction de transfert unitaire H(p) = 1 ;
e uncorrecteur pour la boucle de courant de fonction de transfert C,(p)=—" (Rn est en
Volt/ampère) ;
e un capteur de courant à effet Hall modélisé par un gain unitaire ;
La nouvelle structure de l’asservissement est représentée par le schéma-bloc ci-dessous (Figure 20) :
Lip, Cp)
Figure 20
Sciences industrielles pour l'ingénieur Page 17
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
Concours National Commun Filière : MP Session 2015
J.2.4 : Pour C,p)= 0, montrer qu’on peut mettre la fonction de transfert H,(p) = ——— sous la
forme suivante : Hitp)= _
2 7
œ (ONE
Expliciter K3, z et دن en fonction de k,rz , Rn ,R, f et و7
Indépendamment des résultats précédents, on prend pour lasuite: H,(p)= & 5
100 1007
K, 1 1
J.2.5 : Montrer que : H,(p)= › avec T=—— et TL=—
6 (+7, p)0+T, p) 437,12 “22,87
K, ur
H,(p)= — et identifier la
J.2.6 : justifier alors que Hz(p) peut être mise sous la forme :
valeur de T3.
J.3- Étude de l’asservissement en vitesse :
L'objectif de l’étude est de régler les paramètres de l’asservissement de vitesse du berceau pour qu’il
corresponde au modèle souhaité.
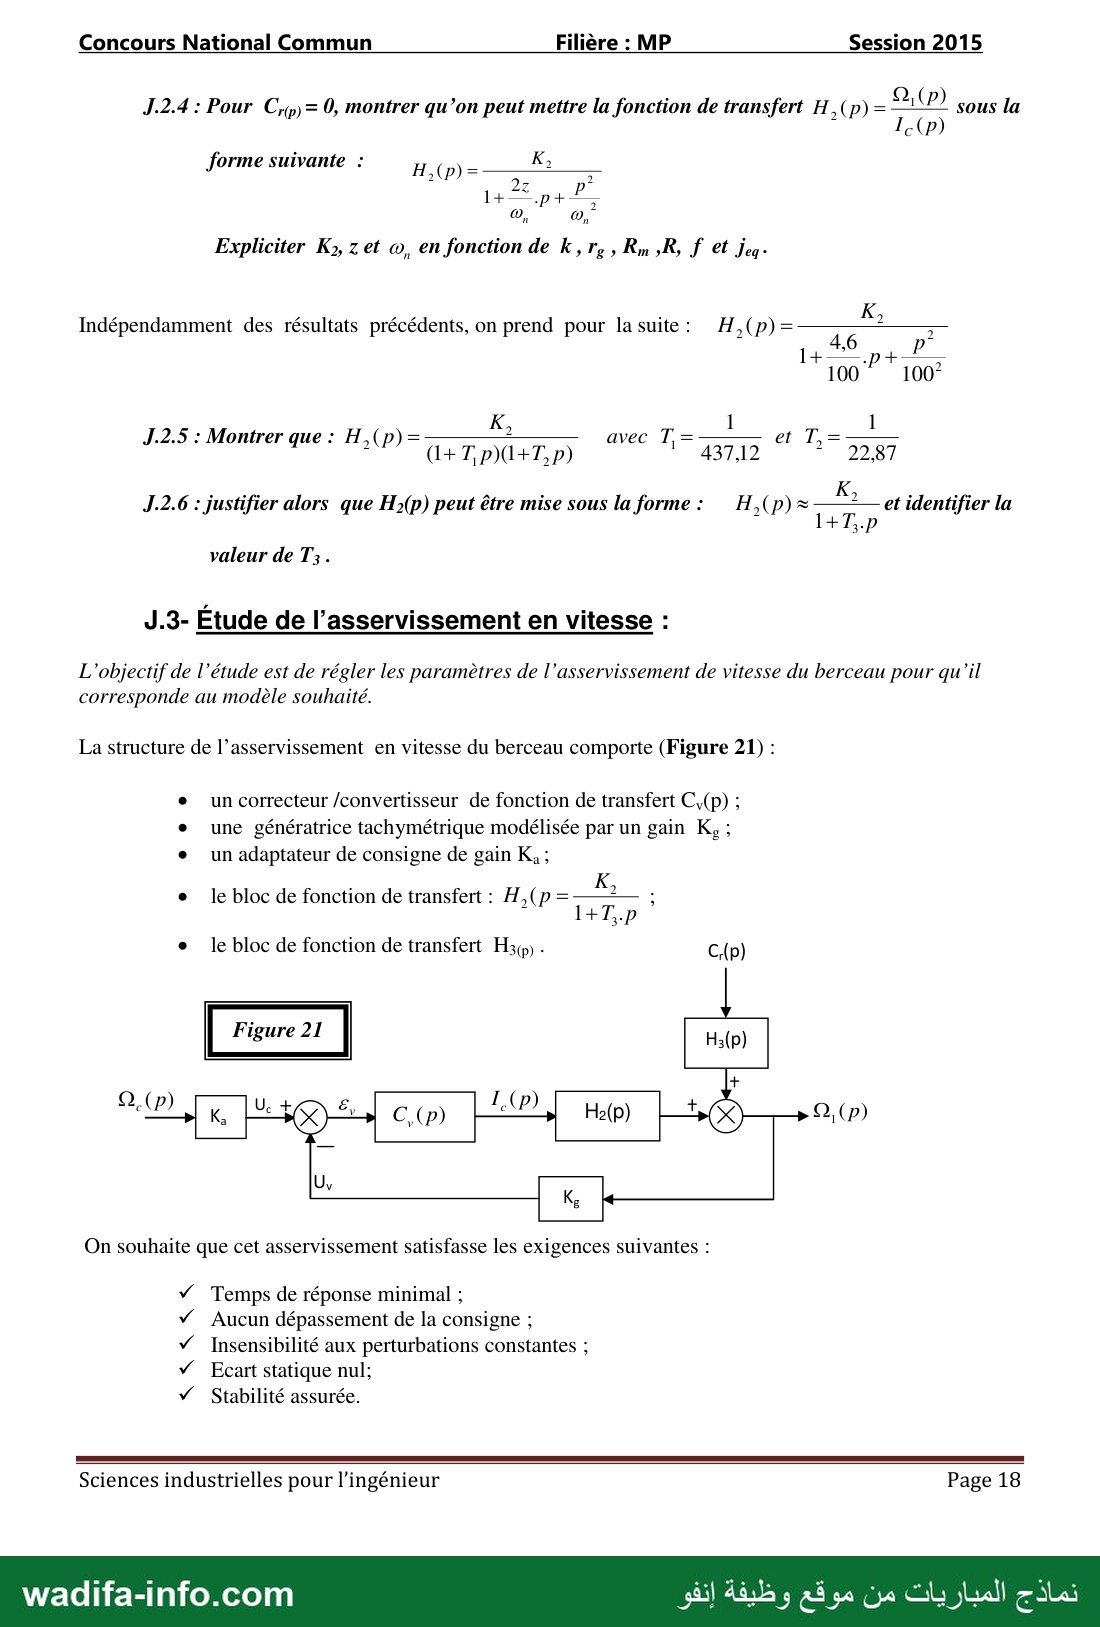
La structure de l’asservissement en vitesse du berceau comporte (Figure 21) :
e un correcteur /convertisseur de fonction de transfert C,(p) :
e une génératrice tachymétrique modélisée par un gain بيك
e un adaptateur de consigne de gain K; ;
e le bloc de fonction de transfert : H,(p =
e le bloc de fonction de transfert Hz(p) - C;(p)
Figure 21
On souhaite que cet asservissement satisfasse les exigences suivantes :
Temps de réponse minimal ;
Aucun dépassement de la consigne ;
Insensibilité aux perturbations constantes ;
Ecart statique nul;
Stabilité assurée.
Le كك
Sciences industrielles pour l'ingénieur Page 18
نماذج المباريات من موقع وظيفة إنفو
wadifa-info.com
— صفحة 20 —
Concours National Commun Filière : MP Session 2015
7.3.1 : Donner la fonction et le principe de fonctionnement de la génératrice tachymétrique.
J.3.2 : Pour avoir un fonctionnement convenable, montrer que K,= مكلا
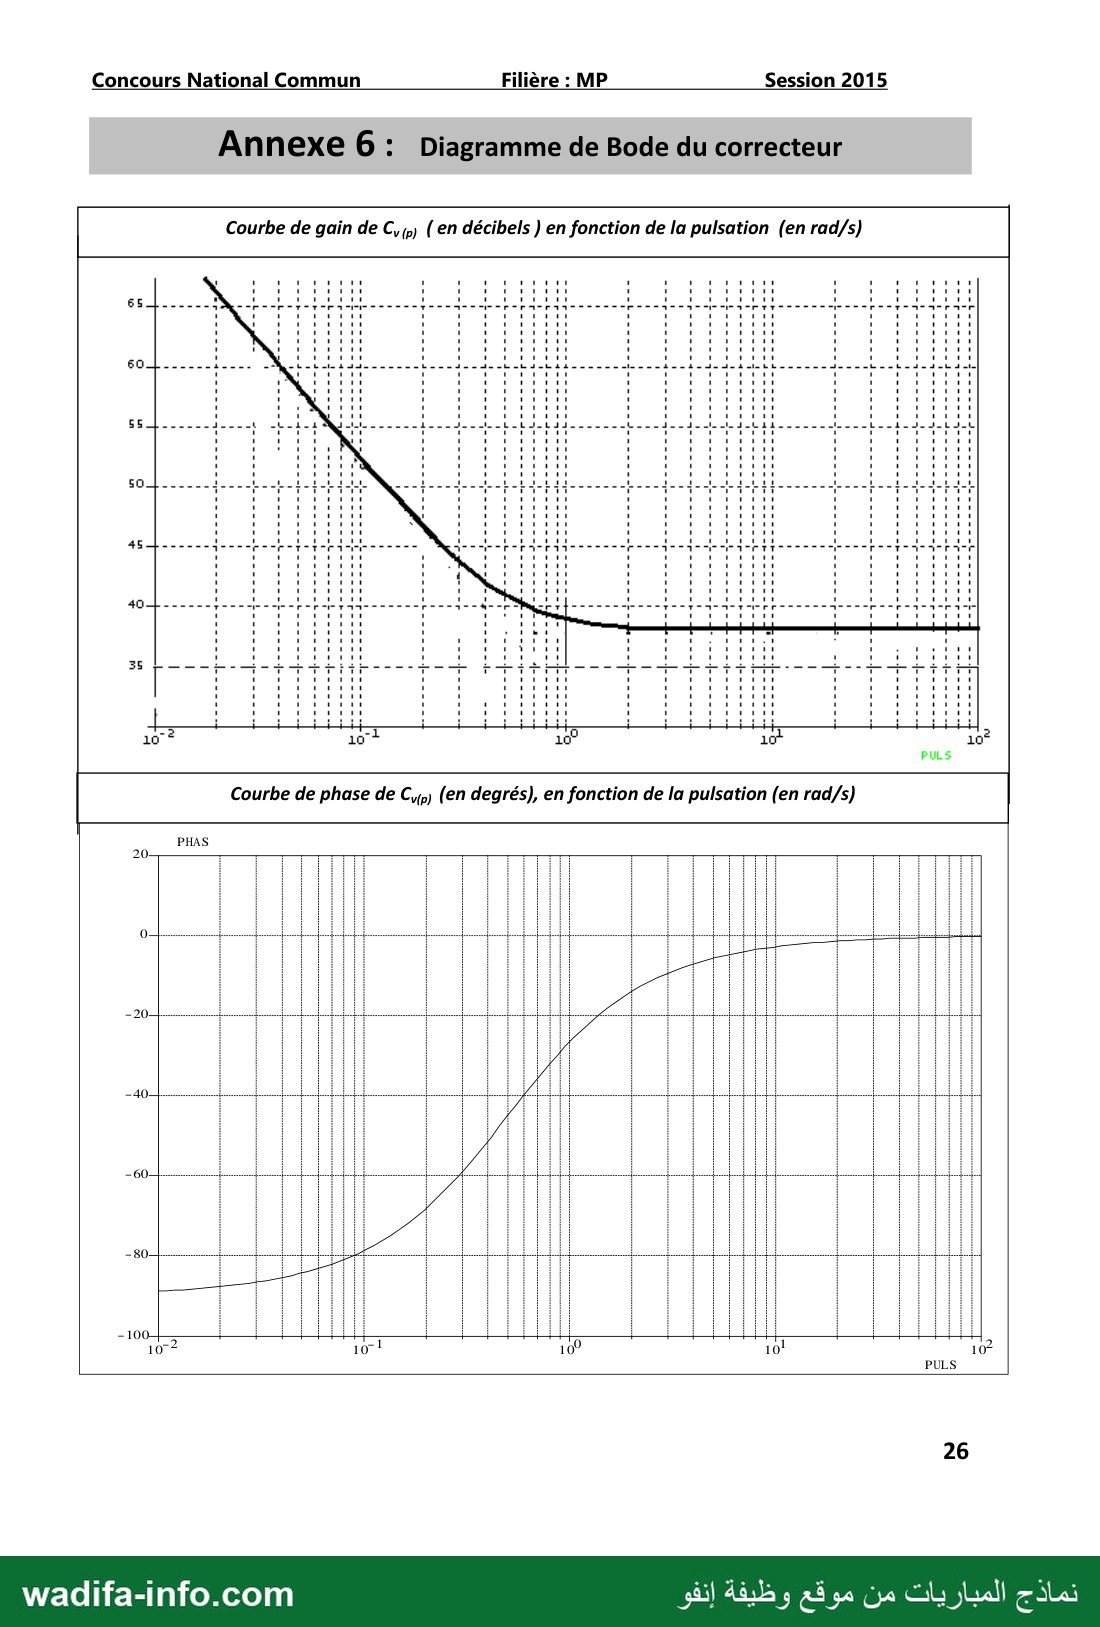
Les courbes de Bode de la fonction de transfert C,(p) du correcteur sont représentées sur l’annexe 6.
J.3.3 : Identifier l’expression littérale et numérique de la fonction C,(p).
J.3.4 : Préciser le type de ce correcteur et justifier son choix vis-à-vis de la précision souhaitée.
Dans la suite, on prend C,(p)=0 et on néglige l'influence du zéro du correcteur dont la fonction de
transfert sera sous la forme : C,(p)= د
7.3.5 : Déterminer la fonction de transfert H(p)= de la boucle d’asservissement en
vitesse. Conclure quant à la stabilité de cet asservissement de vitesse.
J.3.6 : Déterminer K, en fonction de K3, K, et T3 pour que cet asservissement de vitesse soit
plus rapide et sans dépassement.
J.3.7 : Conclure sur le respect des exigences du cahier des charges du modèle souhaité.
J.4- Etude de la boucle d’asservissement de position :
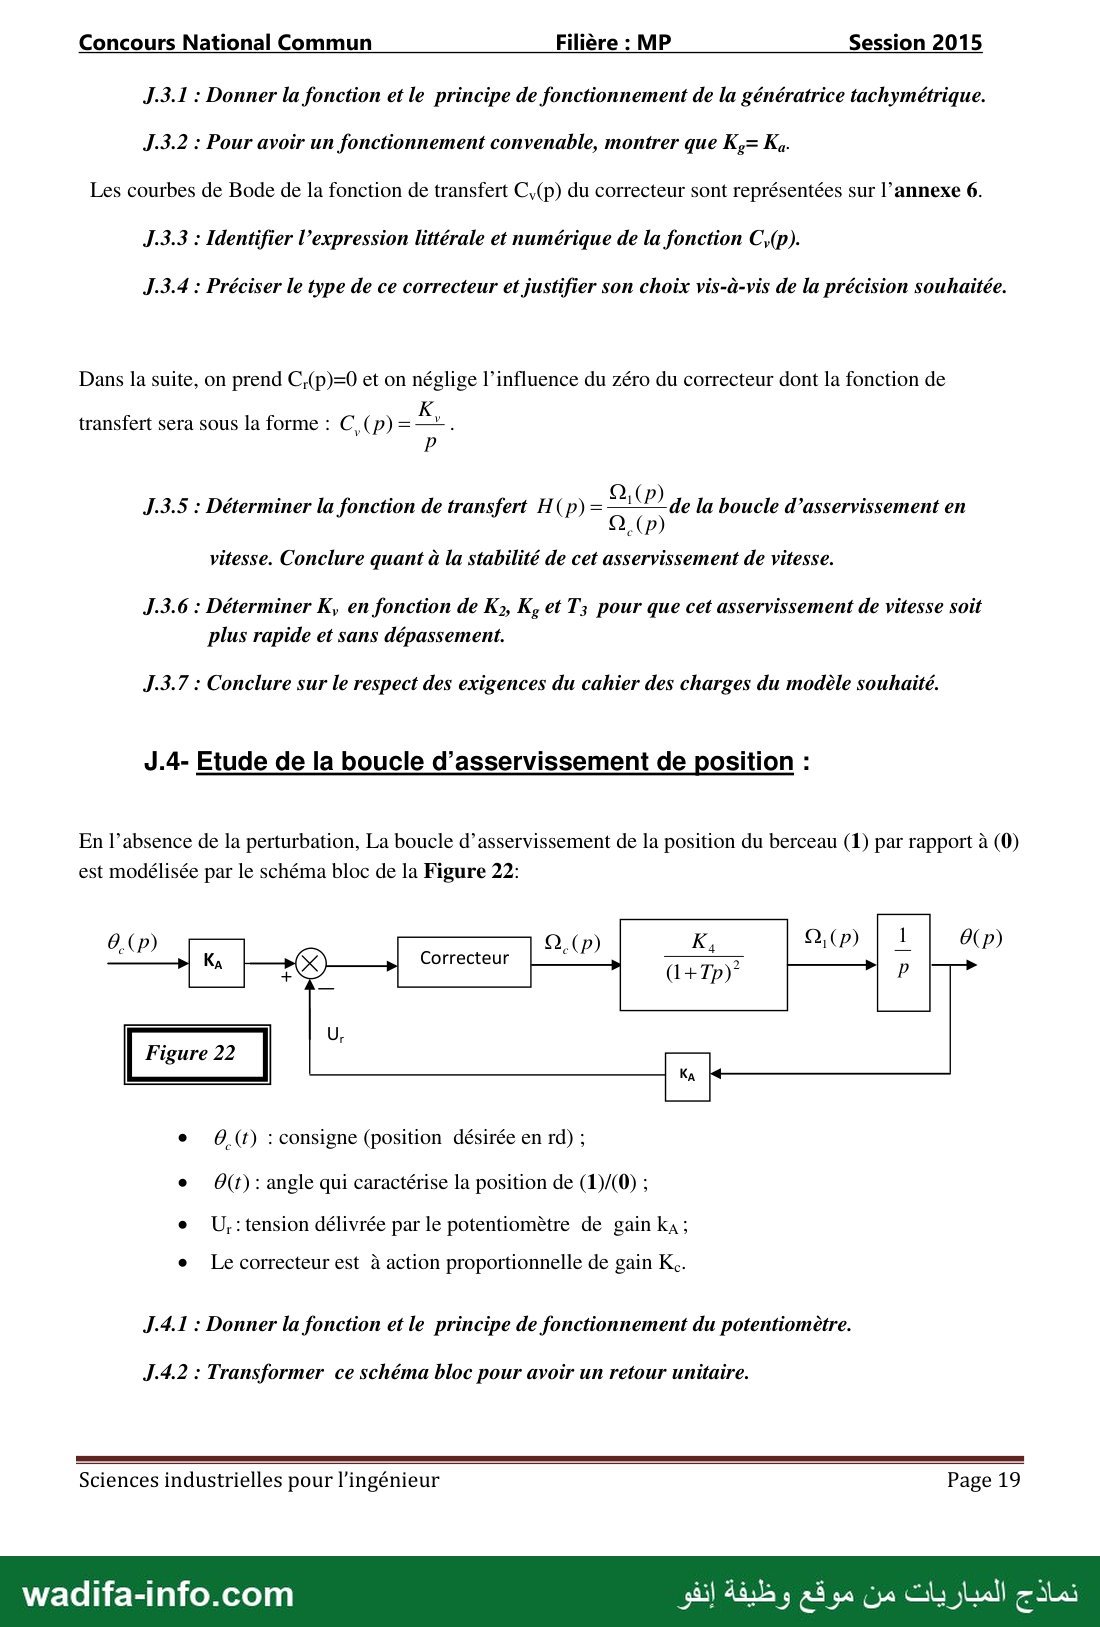
En l’absence de la perturbation, La boucle d’asservissement de la position du berceau (1) par rapport à (0)
est modélisée par le schéma bloc de la Figure 22:
ze K, 1 | Op)
Figure 22
e 0.(t) : consigne (position désirée en rd) ;
e 0(t): angle qui caractérise la position de (1)/(0) ;
e U,:tension délivrée par le potentiomètre de gain نيعا
e Le correcteur est à action proportionnelle de gain .كا
7.4.1 : Donner la fonction et le principe de fonctionnement du potentiomètre.
7.4.2 : Transformer ce schéma bloc pour avoir un retour unitaire.
Sciences industrielles pour l'ingénieur Page 19
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 21 —
Concours National Commun Filière : MP Session 2015
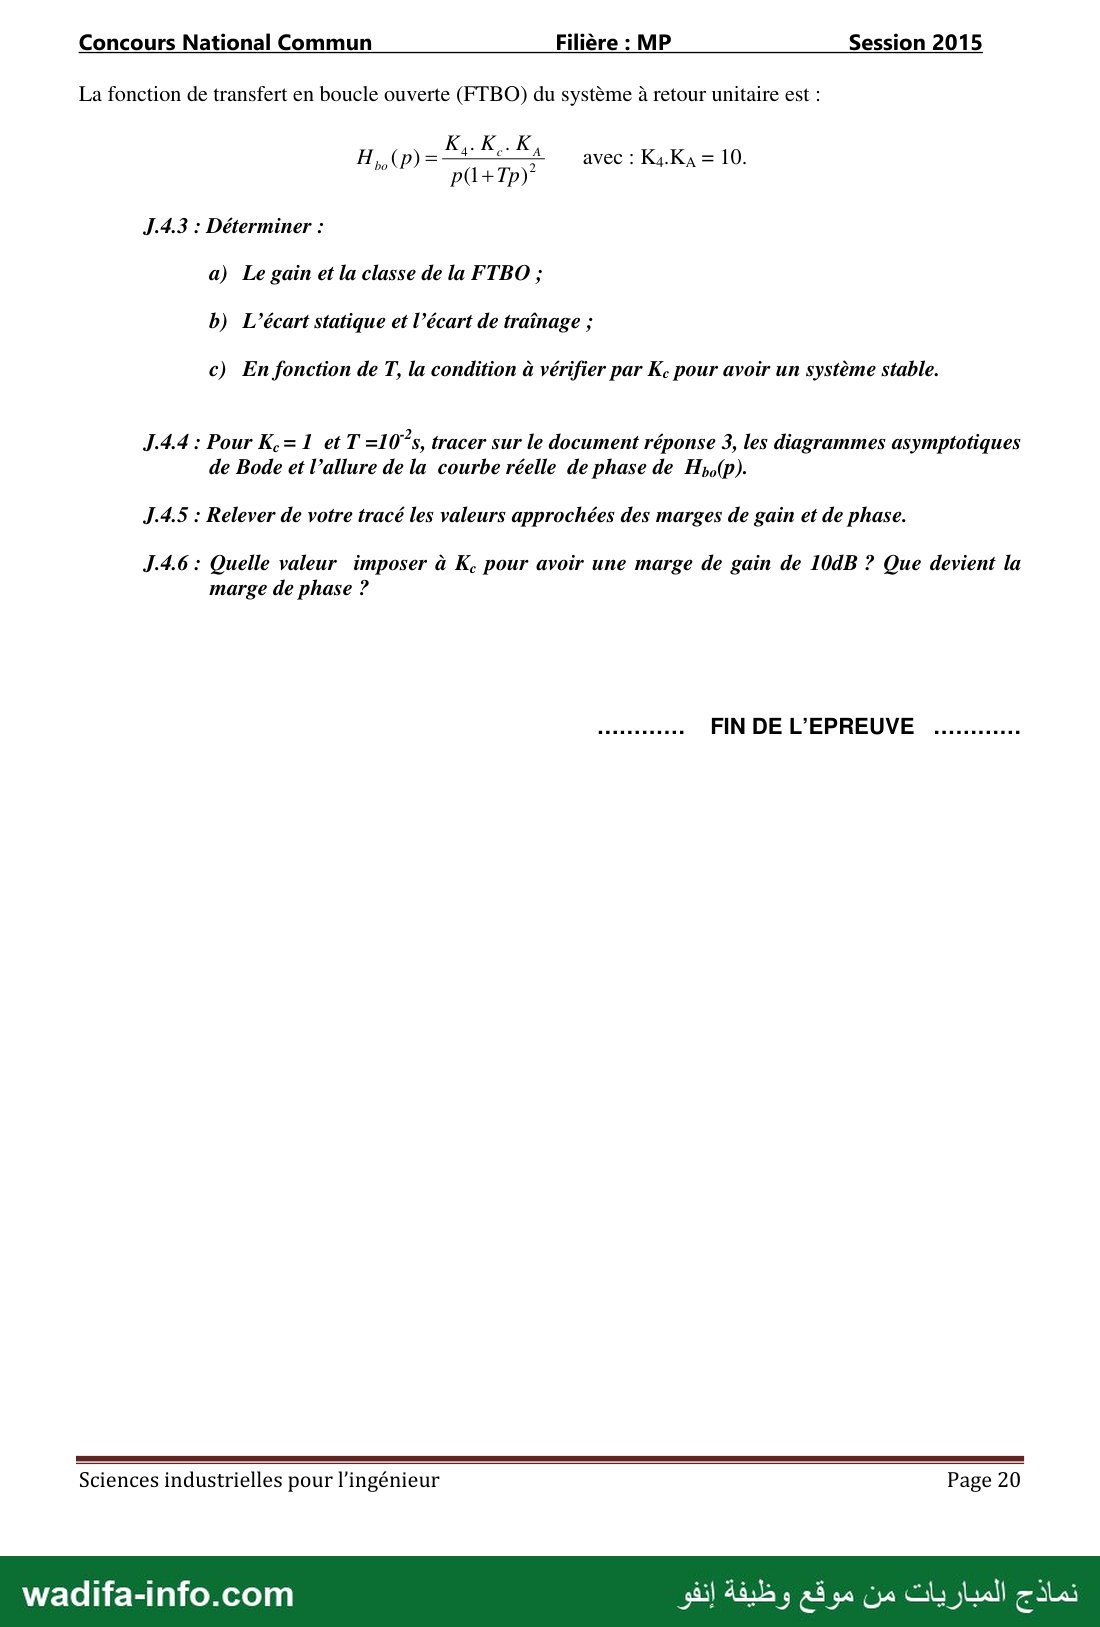
La fonction de transfert en boucle ouverte (FTBO) du système à retour unitaire est :
بلا عا
› avec : K,.Ka = 10.
001+
J.4.3 : Déterminer :
a) Le gain et la classe de la FTBO ;
b) L’écart statique et l’écart de traînage ;
c) En fonction de T, la condition à vérifier par Kc pour avoir un système stable.
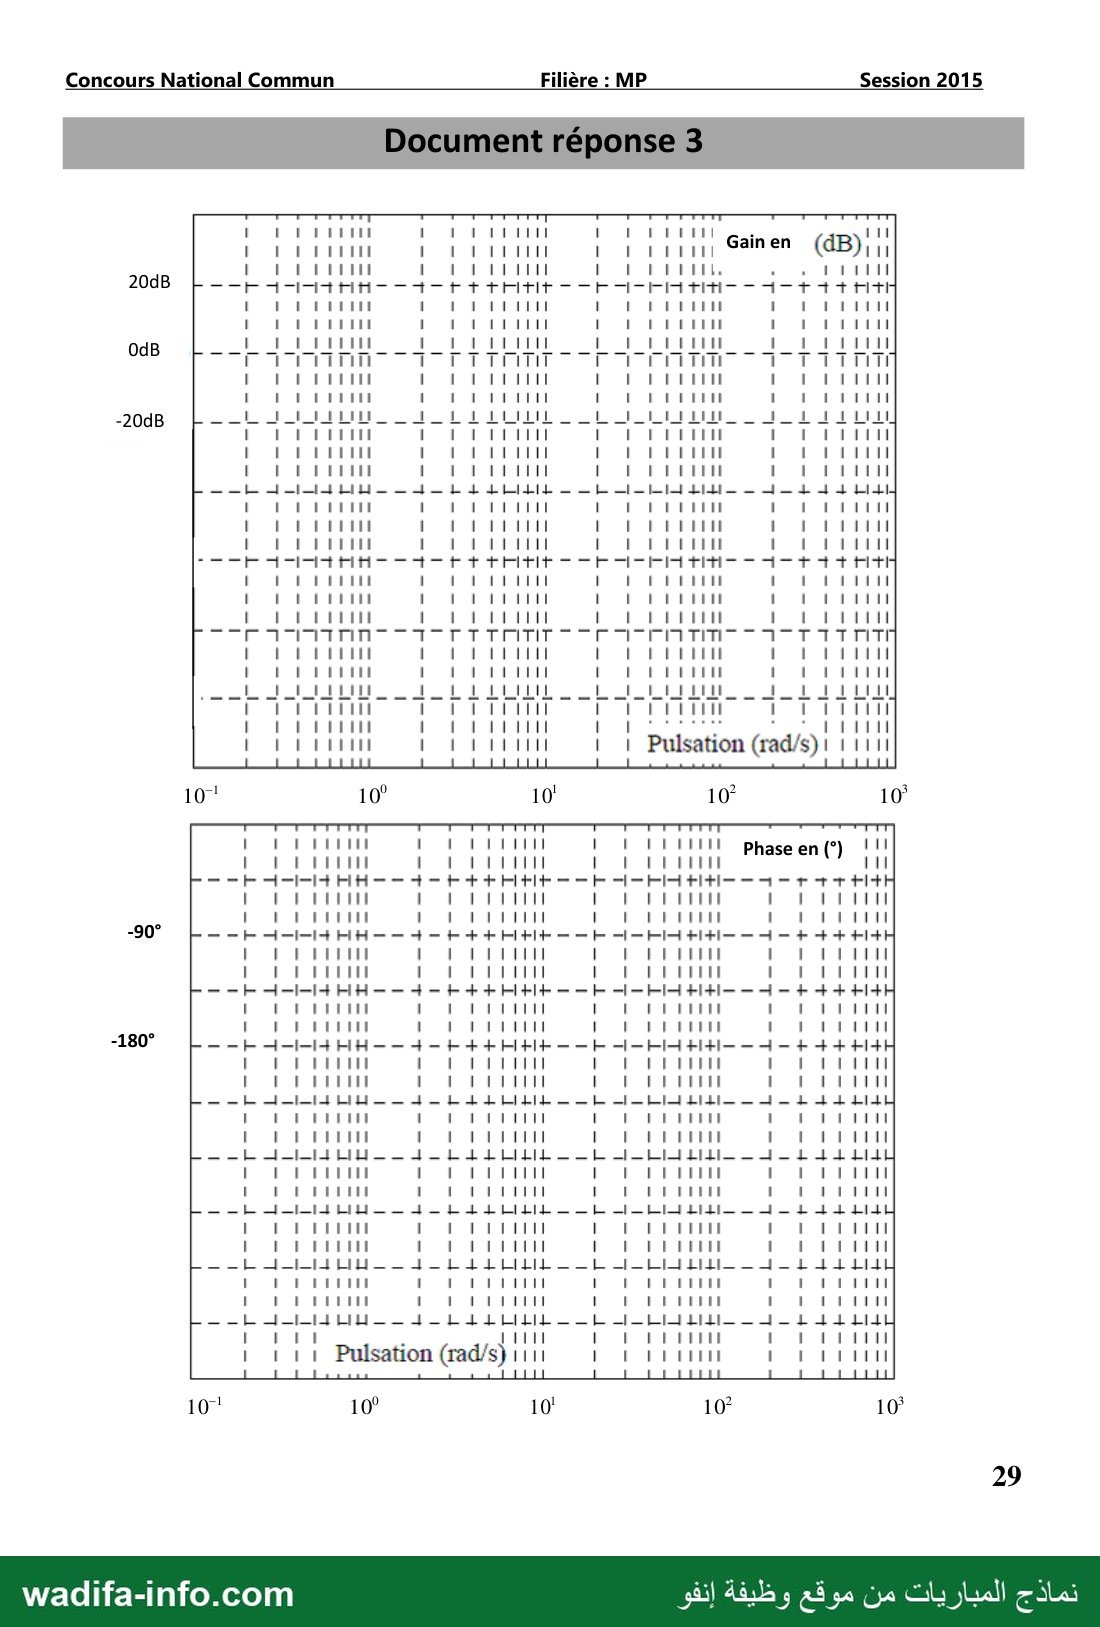
J.4.4 : Pour K.= 1 et T =10”s, tracer sur le document réponse 3, les diagrammes asymptotiques
de Bode et l’allure de la courbe réelle de phase de Hro(p).
7.4.5 : Relever de votre tracé les valeurs approchées des marges de gain et de phase.
7.46 : Quelle valeur imposer à K. pour avoir une marge de gain de 10dB ? Que devient la
marge de phase ?
Sciences industrielles pour l’ingénieur Page 20
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 22 —
Concours National Commun Filière : MP Session 2015
Annexe 1: Chargeur manuel des bobines
Bras d’orientation Moteur Bras supérieur
d’orientation et inférieur
Préhenseur
interchangeable fixé
sur le bras
d’orientation
au Poignée de
1 19 poussée
0
Colonne
Vérin de relevage
= 19 Plate forme
à roulettes
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 23 —
Concours National Commun Filière : MP Session 2015
Annexe 2 : Schéma cinématique spatial du chargeur de bobine
Poignée de
poussée
Bobine 6 |
Les liaisons en A, B, C, D, E, F et N sont des pivots ;
La liaison 7-8 est un pivot glissant ;
La bobine 6 reste immobile par rapport au bras d'orientation 5 ;
Les contacts entre les galets et le sol sont supposés ponctuels
de normales (K; , y,) avec i = {L2,3,4,5}
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 24 —
Concours National Commun Filière : MP Session 2015
Annexe 3 : Schéma cinématique plan du chargeur de bobine
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 25 —
Concours National Commun Filière : MP Session 2015
Annexe 4 : Chariot retourneur de bobine
Chaîne de retournement
Motoréducteur de / عن 8
retournement du
berceau
1 Châssis
Enrouleur 5 “| roulant
de câble Motoréducteur
de translation
du châssis
roulant
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 26 —
Concours National Commun Filière : MP Session 2015
Annexe 5 : Transmission de mouvement pour le retournement de la bobine
Engrenage Engrenage Engrenage Pignon-chaîne | Retournement
9-8 Conique 7-6 5-4 3-2 du berceau 1
Schéma cinématique du mécanisme de transmission de mouvement
Z,=17
Diamètre de 3 : 012280 mm
Diamètre de 1 : D,=1650 mm
Arbre de sortie 4 du Motoréducteur
(4 est encastré au pignon moteur 3)
Position retournée à 90°
Chaîne 2 de
retournement
attachée au berceau
1
Berceau
1
Pignon moteur 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 27 —
نماذج المبار
ات من موقع و
26
PHAS
(en rad/s)
tion
5
5
زحي
Cyr) (en degrés),
Courbe de phase de
Et lb لدت
-r17
Courbe de gain de ٠ م ( en décibels ) en fonction de la pulsation (en rad/s)
Diagramme de Bode du correcteur
Annexe 6
Session 2015
Filière
Concours National Commun
— صفحة 28 —
Concours National Commun Filière : MP Session 2015
Id="1" Text= Positionner
Text= Le système doit L la bobine sur le
permettre de charger chariot
horizontalement une bobine
sur le chariot retourneur
« Requirement »
Text= Fournir une énergie
autonome
Text= Lever verticalementla k
Text= Animer le système de
levage
›‹ Refine
826
Requirement » « يخ
Text= la masse de la bobine
Id="4.3" ne doit pas dépasser 300Kg
Text= Déplacer le
chargeur vers le
chariot P 5 ‹‹block›
« Requirement »
Id="4.3.1" Satisfy
Text= Pousser Embase mobile
manuellement le chargeur
A.1 : Compléter le diagramme des exigences ci-dessus :
27
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 29 —
Concours National Commun Filière : MP Session 2015
Question _J.1.2 :
Question J.1.5 :
ا 0,05
0,04
0,03
0,02
0,01
-0,01
28
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 30 —
29
3
10
10°
se ee je با اساي ماس
see ا ساسا اساسا ms
لاإ ب لإا ااا
لح ل 1 - لح لح - حل د
ابا باب + لج
ساس اد اسان ل ساون د د انوج أموال ند اسل ماس أن fiat
بال بال لاا عا _-(د ا _ ب ام الج
! ١ ١ ١ ١ ١ ١ ١ ١
ا« ان ا ا لانن نان ا نان ا نان انز انا الا اا
١ ١ ١ ١ ١
3
7
0
3
Session 2015
wadifa-info.com
ب vi
د + 4غ !]لله
ا ا ا ل اا تا ا ل اا تا ان ا اا نا
+ امت - لت لا اه دس مسا ا اللا لا ا
0
5
3j 2
-180°
Filière
Concours National Commun
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Épreuve de Sciences industrielles pour l'ingénieur du Concours National Commun (CNC) 2015, filière MP, pour l'admission aux grandes écoles d'ingénieurs marocaines. Durée : 4 heures, calculatrice autorisée. Le support étudié est une chaîne de transfert de bobines métalliques : d'abord un chargeur manuel de bobines, puis un chariot retourneur. C'est un problème en parties indépendantes : diagramme des exigences SysML, cinématique et énergétique d'un vérin électrique, stabilité et roulettes, inertie et dynamique, chaînes de solides, transmission, puis asservissement en courant, en vitesse et en position. Le scan est complet : page de garde, 20 pages de texte, 6 annexes et 3 documents réponses. Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties sont indépendantes. Quelques questions se traitent vite et rapportent sûrement : A (SysML), H (rapports et puissance), J.2 à J.4 (fonctions de transfert, Routh, marges). Gardez les calculs de torseurs (B.2 et D) pour quand vous serez bien installé. Écrivez toujours la base de projection et le point de réduction avant de calculer.
A. Diagramme des exigences (document réponse 1)
- A.1 : il faut identifier les blocs qui satisfont chaque exigence.
- SA (satisfait « Positionner la bobine sur le chariot ») : le bras d'orientation 5, avec le préhenseur et le moteur d'orientation M45.
- SB (satisfait « Fournir une énergie autonome ») : la batterie embarquée.
- SC (satisfait « Animer le système de levage ») : le vérin électrique de relevage (7+8) et son moteur Mcc.
- A.2 : il faut expliquer les deux relations.
- R1 est une relation de contenance (décomposition, symbole ⊕). L'exigence 1 « Chargement d'une bobine » se décompose en sous-exigences 1.1, 1.2 et 1.3.
- R2 est une relation « refine » (raffinement). L'exigence « masse ≤ 300 kg » précise quantitativement l'exigence 1.2 « Lever verticalement la bobine ».
B. Validation du vérin de relevage
B.1 Cinématique
- B.1.1 : les vecteurs rotation valent Ω(4/1) = 0 (le parallélogramme ACDB impose une translation circulaire), Ω(7/1) = β̇ z1 et Ω(3/1) = α̇ z1.
- B.1.2 a) : A est fixe dans 1, donc V(C∈3/1) = Ω(3/1) ∧ AC = α̇ z1 ∧ l3 y3, soit V(C∈3/1) = −l3 α̇ x3. En C, la pivot entre 3 et 4 donne V(C∈4/1) = V(C∈3/1). Comme 4 est en translation par rapport à 1 et que 5 est immobile par rapport à 4 pendant le relevage (θ̇ = 0), tous les points de 5 ont cette même vitesse : V(N∈5/1) = V(C∈3/1).
- B.1.2 b) : avec x3·y1 = sin α, on obtient Vy = −l3 α̇ sin α. La norme de la vitesse de levée vaut donc |Vy| = l3 |α̇ sin α|.
- B.1.3 : par composition des vitesses, V(F∈8/1) = V(F∈8/7) + V(F∈7/1), d'où V(F∈8/1) = λ̇ y7 − λ β̇ x7. Le terme β̇ z1 ∧ λ y7 donne −λβ̇ x7.
- B.1.4 : on écrit AF = a y3 − (d/2)(x3 − √3 y3) = −(d/2) x3 + (a + d√3/2) y3. En dérivant dans R1 : V(F∈3/1) = −α̇ (a + d√3/2) x3 − α̇ (d/2) y3.
- B.1.5 : la liaison en F est une pivot, donc V(F∈3/1) = V(F∈8/1). On projette sur x1 en utilisant x3·x1 = cos α, y3·x1 = −sin α, x7·x1 = cos β et y7·x1 = −sin β. On obtient −α̇[(a + d√3/2) cos α − (d/2) sin α] = −λ̇ sin β − λβ̇ cos β. La projection sur y1 donne de même la seconde relation.
- B.1.6 : sur la figure 4, Vy vaut au plus environ 3,5 cm/s, soit 35 mm/s, ce qui est inférieur à 50 mm/s. Le critère du cahier des charges est respecté.
B.2 Chaîne de solides et énergétique
- B.2.1 : la seule mobilité est la sortie de tige λ, qui fixe α puis β. La rotation propre de 8 autour de son axe est bloquée par la pivot en F. Donc mc = 1.
- B.2.2 : le train épicycloïdal a pour planétaire l'arbre 10, pour satellite 11, pour couronne le corps 7 (fixe) et pour porte-satellite la vis 9. La condition de coaxialité donne Z7 = Z10 + 2Z11, soit Z7 = 3Z10. La formule de Willis s'écrit (ω10 − ω9)/(0 − ω9) = −Z7/Z10 = −3, d'où ω10 = 4ω9 et r = ω9/ω10 = 1/4.
- B.2.3 : pour une liaison hélicoïdale de pas q, V87 = q ω9/(2π) = r q ω10/(2π), soit kt = rq/(2π). Le signe dépend du sens de l'hélice (à droite).
- B.2.4 : l'arbre 10 et la vis 9 sont des solides de révolution d'axe (E, y7). Leur centre d'inertie est sur cet axe et leur matrice d'inertie est diagonale avec A = C. L'axe de rotation est donc un axe principal central d'inertie : ces pièces sont équilibrées dynamiquement.
- B.2.5 : on a Ω(10/1) = ωm y7 + β̇ z1 avec β̇ = kβktωm. Comme V(G10/1) = β̇ z1 ∧ yG10 y7 = −yG10 β̇ x7 :
Rc = −m10 yG10 kβ kt ωm x7 ; σ(G10, 10/1) = ωm (B10 y7 + C10 kβ kt z1). - B.2.6 : T(10/R1) = ½ ωm2 [ B10 + (C10 + m10 yG102) kβ2 kt2 ].
- B.2.7 : les actions extérieures au vérin sont les suivantes.
- Action de 1 sur 7 en E : puissance nulle (E est fixe et la liaison parfaite).
- Action de 3 sur 8 en F, qui vaut −Fv y7. On a V(F∈8/1)·y7 = ktωm, donc P = −Fv kt ωm.
- Pesanteur, avec x7·y1 = sin β0 et y7·y1 = cos β0 : Ppes = g kt ωm [ kβ sin β0 (m7yG7 + m9yG9 + m10yG10 + m8(λ + yG8)) − m8 cos β0 ].
- B.2.8 : toutes les liaisons sont parfaites, elles ne dissipent rien. Seul le couple moteur, exercé par le stator 7 sur le rotor 10, travaille : Pint = Cm10 ωm.
- B.2.9 : le théorème de l'énergie cinétique s'écrit dT/dt = Pext + Pint. On en déduit Cm10 = kt Fv + (1/ωm) dT(vérin/R1)/dt − Ppes/ωm. Si les masses du vérin sont négligées devant la charge, il reste Cm10 ≈ ktFv + (1/ωm) dT/dt.
C. Stabilité et déplacement du chargeur
C.1 Stabilité
- C.1.1 : K1 est dans le plan de symétrie (O, x1, y1), donc b1 = 0. Les roulettes 2 et 5, puis 3 et 4, sont symétriques deux à deux par rapport à ce plan. Elles ont donc la même abscisse (a2 = a5, a3 = a4) et des cotes opposées (b2 = −b5, b3 = −b4).
- C.1.2 : à l'amorce du mouvement, on raisonne en quasi-statique ; seule la masse de la bobine est prise en compte. On obtient a) ΣTi = F et b) ΣNi = M6 g.
- C.1.3 : à la limite du glissement, Ti = f Ni (l'effort tangentiel s'oppose au déplacement, qui se fait vers −x1). Donc F = f ΣNi, soit F = f g M6.
- C.1.4 : pour θ = 0, la géométrie (roulettes symétriques, bobine dans le plan) et les efforts (poids, poussée en P) sont symétriques par rapport au plan (O, x1, y1). On peut donc mener une étude plane dans ce plan, avec les résultantes R25 et R34.
- C.1.5 : on écrit le théorème du moment statique en K34, projeté sur z1. La position de G6 est OG6 = −(L + a6) x1 + (H − h6) y1. On obtient :
(a3 − a1) N1 + 2(a3 − a2) N2 − M6 g (a3 − L − a6) + F (yp + D) = 0. - C.1.6 : avec N2 = δN1 et F = f g M6 :
N1 = M6 g [ (a3 − L − a6) − f (yp + D) ] / [ (a3 − a1) + 2δ(a3 − a2) ]. - C.1.7 : l'appareil ne bascule pas tant que N1 ≥ 0. Cela donne yp max = (a3 − L − a6)/f − D. Application numérique : (1200 − 700 − 198)/0,15 − 42 = 2013 − 42, soit yp max ≈ 1,97 m. Pour un opérateur de 1,70 m, la poignée est naturellement placée vers 1 m à 1,2 m : on garde une large marge contre le basculement.
- C.1.8 : quand le bras pivote, la charge sort du plan de symétrie. La roulette avant K1 est seule et centrale, avec la plus petite base d'appui. Les simulations suivent justement N1, qui chute quand |θ| augmente. Le premier contact rompu est K1, avec délestage des roulettes situées du côté opposé à la bobine. Cette réponse s'appuie sur la lecture des simulations ; aucun calcul 3D n'est demandé.
- C.1.9 : sur la figure 8 (θ = 0°), N1 s'annule vers yp ≈ 2,0 m. C'est cohérent avec 1,97 m : le résultat est validé.
- C.1.10 : pour θ = −20°, la hauteur limite tombe à environ 1,55 m (figure 7), et pour θ = −40° à environ 1,1 m (figure 9). Si l'on déplace l'appareil avec le bras orienté, une poignée placée à hauteur normale peut provoquer le basculement. L'orientation doit donc se faire plate-forme immobile.
C.2 Mouvement des roulettes
- C.2.1 : Ω(i/0) = ψ̇ y1 + φ̇ zi. La vitesse de roulement est φ̇ zi (composante dans le plan tangent). La vitesse de pivotement est ψ̇ y1 (composante sur la normale).
- C.2.2 : on a BiKi = −d1 xSi + d3 zi − (d2 + D/2) y1. On en déduit :
Vg = V x1 + (d3ψ̇ + Dφ̇/2) xSi + d1 ψ̇ zi.
Avec xSi = cos ψ x1 − sin ψ z1 et zi = sin ψ x1 + cos ψ z1, les composantes dans R1 valent [V + (d3ψ̇ + Dφ̇/2) cos ψ + d1ψ̇ sin ψ] sur x1 et [−(d3ψ̇ + Dφ̇/2) sin ψ + d1ψ̇ cos ψ] sur z1. - C.2.3 : pour ψ̇ = 0, la composante sur z1 vaut −(Dφ̇/2) sin ψ. Elle doit être nulle, donc ψ = 0 (ou π), avec φ̇ = −2V/D : le plan de la roue est aligné avec le déplacement.
- C.2.4 : pour une translation selon z1, il faut cos ψ = 0, soit ψ = ±π/2.
- C.2.5 : la pivot entre Si et 1, désaxée de d1, permet à la roulette de s'orienter d'elle-même dans la direction du déplacement (roulette folle). Elle roule alors sans glisser quelle que soit la direction choisie par l'opérateur, ce qui rend la manœuvre facile et limite l'usure et l'effort.
- C.2.6 : il n'y a pas de glissement si la vitesse du point de contact est portée par la direction de roulement, perpendiculaire à I10Ki. L'axe de la roue doit donc passer par le CIR : zi est colinéaire à I10Ki.
D. Moteur d'orientation
- D.1.1 : on prend M5 = m51 + m52 + m53. D'après les figures 12 à 14 : G51 = N ; G52 est en (−(R + a/2), (h − b)/2, 0), car le haut de la plaque est au niveau du haut des cylindres ; G53 est en (−(2R + a), 0, 0). Donc NG5 = −[m52(R + a/2) + m53(2R + a)]/M5 x5 + m52(h − b)/(2M5) y1, avec zG5 = 0.
- D.1.2 : (N, x5, y1) est un plan de symétrie matérielle, donc les produits d'inertie qui font intervenir z5 sont nuls. Il reste I(N,5) = [[A5, −F5, 0], [−F5, B5, 0], [0, 0, C5]] dans (x5, y1, z5), avec F5 ≠ 0 car la plaque est décalée à la fois en x et en y.
- D.1.3 a) : pour le cylindre plein 51 (r = 0) : I(N,51) = diag( m51(R2/4 + h2/12), m51R2/2, m51(R2/4 + h2/12) ).
- D.1.3 b) : pour la plaque 52 (a selon x5, b selon y1, épaisseur nulle) : I(G52) = m52 diag(b2/12, a2/12, (a2 + b2)/12). Par Huygens, avec une distance à l'axe de R + a/2 : J52 = m52[ a2/12 + (R + a/2)2 ].
- D.1.3 c) : pour le cylindre creux 53 (r = R/2) : I(G53) = diag( m53(5R2/16 + h2/12), 5m53R2/8, m53(5R2/16 + h2/12) ). Donc J53 = m53[ 5R2/8 + (2R + a)2 ].
- D.1.4 : C5 = m51R2/2 + J52 + J53. C'est le moment d'inertie autour de (N, y1), noté C5 par l'énoncé.
- D.2.1 : on a Ω(56/1) = θ̇ y1 et N est fixe dans 1. Donc σ(N, 56/1) = θ̇ (−F56 x5 + B56 y1).
- D.2.2 : N est fixe et y1 aussi, donc δ(N, 56/1)·y1 = d(σ·y1)/dt = B56 θ̈.
- D.2.3 : on isole 56. Les actions extérieures sont le poids (moment nul autour de y1, car le poids est parallèle à l'axe), le couple moteur Cm y1, et la pivot 4-5 avec frottement visqueux (moment −f45 θ̇ sur y1, les autres composantes n'ont pas de moment sur l'axe). Le théorème du moment dynamique en N, projeté sur y1 (le repère R1 est supposé galiléen, plate-forme fixe), donne Cm = B56 θ̈ + f45 θ̇.
G. Chaînes de solides : bobine sur le berceau
- G.1 : L1 et L2 sont des linéaires rectilignes : la génératrice de la bobine est en contact avec un plan du vé. L1 est en A, de normale (A, u) et de ligne de contact parallèle à x ; L2 est en B, de normale (B, v) et de ligne parallèle à x. L3 est un appui plan de normale x : face plane de la bobine contre la surface verticale.
- G.2 : les normales en A et B passent par l'axe de la bobine. Réduits en G, les torseurs statiques ont donc :
- pour L1 : une force selon u et un moment selon v ;
- pour L2 : une force selon v et un moment selon u ;
- pour L3 : une force selon x et des moments selon u et v.
H. Motoréducteur de retournement
- H.1 (annexe 5) : n1 = n3 = n4 = n5 = n6 = z : les axes du berceau, du pignon de chaîne et des roues 4 à 6 sont parallèles. n7 = n8 = n9 = x : l'engrenage conique 7-6 renvoie l'axe à 90°.
- H.2 : la chaîne ne glisse pas, donc |r1| = D3/D1 = 280/1650 = 0,170. Les engrenages extérieurs donnent r2 = −Z5/Z4 = −17/120 et r4 = −Z9/Z8 = −17/116. Le couple conique donne |r3| = Z7/Z6 = 17/106 ; son signe dépend de l'orientation choisie pour n6 et n7.
- H.3 : |rg| = 0,1697 × 0,1417 × 0,1604 × 0,1466 ≈ 5,65·10−4, ce qui confirme la valeur donnée. Les deux étages cylindriques donnent un produit positif. Le signe global est donc celui du produit r1·r3, qui dépend des sens choisis pour les vecteurs ni du couple conique et du sens d'enroulement de la chaîne. Justifiez-le à partir de vos conventions de H.1.
- H.4 : le berceau doit tourner de π/2 selon un trapèze de vitesse. On a donc ω1e(tf − ta) = π/2, d'où ta = tf − π/(2ω1e) et ω̇1 = ω1e/ta = ω1e/(tf − π/(2ω1e)).
- H.5 : ω1e = 0,5 tr/min = π/60 ≈ 0,0524 rad/s. Donc ta = 40 − 30, soit ta = 10 s, et ω̇1 ≈ 5,2·10−3 rad/s².
- H.6 : sur la figure 19, P1 max ≈ 3,6 kW. Le rendement global vaut η = 0,95 × 0,92 × 0,95 × 0,87 ≈ 0,722. Donc P9 max = 3,6/0,722, soit P9 max ≈ 5,0 kW.
- H.7 : on compare aux caractéristiques du moteur.
- Puissance : 5,0 kW, inférieure à 5,5 kW.
- Vitesse : ω9 = ω1e/|rg| = 0,5/5,65·10−4 ≈ 885 tr/min, inférieure à 1420 tr/min.
- Accélération : ω̇9 = 5,24·10−3/5,65·10−4 ≈ 9,3 rad/s², inférieure à 9,5 rad/s².
J. Asservissement du berceau
J.1 Modélisation
- J.1.1 : Cm(p) − fΩm(p) + Cr(p) = jeq p Ωm(p) ; Um(p) = (R + Lp) I(p) + E(p) ; E(p) = k Ωm(p) ; Cm(p) = k I(p) ; Ω1(p) = rg Ωm(p).
- J.1.2 (document réponse 2) : les blocs sont, dans l'ordre, 1/(R + Lp), puis k. Dans le bloc de la boucle interne (retour jeqp), on place 1/f, car Ωm = (Cm + Cr − jeqpΩm)/f. Suivent rg en sortie et k sur le retour de la fcem.
- J.1.3 : Hm(p) = rgk/[(R + Lp)(f + jeqp) + k2] est d'ordre 2, de classe 0 et de gain rgk/(Rf + k2). Hr(p) = rg(R + Lp)/[(R + Lp)(f + jeqp) + k2] est d'ordre 2, de classe 0 et de gain rgR/(Rf + k2).
- J.1.4 : avec L = 0, on obtient Hm = Km/(1 + τp) et Hr = Kr/(1 + τp). Les constantes valent Km = rgk/(Rf + k2), Kr = rgR/(Rf + k2) et τ = Rjeq/(Rf + k2).
- J.1.5 : la réponse démarre avec une tangente non nulle, sans dépassement ni point d'inflexion. C'est bien un premier ordre. Lecture de la courbe :
- régime permanent : ω1∞ ≈ 0,048 rad/s, d'où Km = 0,048/90 ≈ 5,3·10−4 (rad/s)/V ;
- à 63 % (≈ 0,030 rad/s), on lit τ ≈ 0,03 à 0,04 s.
J.2 Boucle de courant
- J.2.1 : H1(p) = I/Um = (f + jeqp)/(Rf + k2 + Rjeqp).
- J.2.2 : par le théorème de la valeur initiale, i(0+) = U/R = 90/0,5 = 180 A. Par le théorème de la valeur finale, i(∞) = Uf/(Rf + k2) = 90 × 0,05/0,185 ≈ 24,3 A.
- J.2.3 : l'appel de courant de 180 A est très supérieur à Imax = 24 A. Il faut donc asservir (limiter) le courant pour protéger le moteur et le variateur.
- J.2.4 : on réduit la boucle de courant, avec E = k2I/(f + jeqp). On obtient H2 = rgkRm/[Rjeqp2 + (Rf + k2 + Rmjeq)p + Rmf]. D'où K2 = rgk/f, ωn = √(Rmf/(Rjeq)) et z = (Rf + k2 + Rmjeq)/(2√(Rmf R jeq)).
- J.2.5 : le dénominateur 1 + 0,046p + 10−4p2 a pour racines p2 + 460p + 104 = 0, soit p = (−460 ± 414,25)/2 = −22,87 et −437,12. On a donc bien (1 + T1p)(1 + T2p) avec T1 = 1/437,12 ≈ 2,3 ms et T2 = 1/22,87 ≈ 43,7 ms.
- J.2.6 : T1 est environ 19 fois plus petit que T2. Le pôle −22,87 est dominant et on néglige le pôle rapide : H2 ≈ K2/(1 + T3p) avec T3 ≈ T2 ≈ 0,044 s.
J.3 Boucle de vitesse
- J.3.1 : la génératrice tachymétrique est un capteur de vitesse. C'est une petite génératrice à courant continu (à aimants) qui délivre une tension proportionnelle à la vitesse de rotation : uv = Kgω.
- J.3.2 : on veut un écart εv = KaΩc − KgΩ1 nul lorsque Ω1 = Ωc. Cela impose Ka = Kg.
- J.3.3 (annexe 6) : la phase va de −90° à 0° et le gain a une pente de −20 dB/déc aux basses fréquences, puis un palier. C'est un correcteur PI : Cv(p) = Ki(1 + Tip)/(Tip). Lecture du diagramme : palier à environ 38 dB, soit Ki ≈ 80 ; phase de −45° vers ω ≈ 0,5 rad/s, soit Ti ≈ 2 s. On obtient Cv(p) ≈ 80(1 + 2p)/(2p) ≈ 40(1 + 2p)/p. Vérification : à 0,02 rad/s, le gain vaut 38 + 20 log 25 ≈ 66 dB, conforme à la courbe.
- J.3.4 : c'est un correcteur proportionnel-intégral. L'intégration rend la FTBO de classe 1 et elle est placée en amont de la perturbation : l'écart statique est nul et les perturbations constantes sont rejetées. Le zéro limite le déphasage autour de la pulsation de coupure.
- J.3.5 : avec Cv = Kv/p et Ka = Kg, on obtient H(p) = 1/[1 + p/(KvK2Kg) + T3p2/(KvK2Kg)]. C'est un second ordre dont tous les coefficients sont positifs : il est toujours stable.
- J.3.6 : la réponse la plus rapide sans dépassement correspond à z = 1. On a z = 1/(2√(KvK2KgT3)) = 1, d'où Kv = 1/(4K2KgT3).
- J.3.7 : on vérifie les exigences une à une. Écart statique nul et perturbations constantes rejetées (classe 1, intégrateur en amont de Cr). Pas de dépassement (z = 1). Stabilité assurée. Temps de réponse minimal pour ce modèle : t5% = 4,75/ωn avec ωn = 1/(2T3), soit t5% ≈ 9,5T3 ≈ 0,42 s. Le cahier des charges est respecté, dans la limite du modèle (le zéro du PI a été négligé).
J.4 Boucle de position
- J.4.1 : le potentiomètre est un capteur de position angulaire. C'est une résistance à curseur, alimentée sous une tension fixe : la tension prélevée par le curseur est proportionnelle à l'angle, Ur = kAθ.
- J.4.2 : on déplace le bloc KA en aval du comparateur. On obtient une chaîne directe KA·Kc·K4/[p(1 + Tp)2] avec un retour unitaire, l'entrée θc et la sortie θ.
- J.4.3 : la FTBO vaut Hbo = 10Kc/[p(1 + Tp)2].
- a) gain Kbo = 10Kc (en s−1), classe 1 ;
- b) écart statique nul ; écart de traînage de 1/(10Kc) pour une rampe unitaire ;
- c) l'équation caractéristique s'écrit T2p3 + 2Tp2 + p + 10Kc = 0. Le critère de Routh impose 2T > 10KcT2, soit Kc < 1/(5T).
- J.4.4 : pour Kc = 1 et T = 10−2 s, on a K = 10 et une cassure à 100 rad/s.
- Gain : pente de −20 dB/déc, 20 dB à ω = 1 et 0 dB à ω = 10 rad/s. Au-delà de 100 rad/s, pente de −60 dB/déc. L'asymptote vaut −20 dB à 100 rad/s ; la courbe réelle est 6 dB plus bas.
- Phase : −90° − 2 arctan(Tω). Elle part de −90°, passe par −180° à 100 rad/s et tend vers −270°.
- J.4.5 : MG ≈ 26 dB (à 100 rad/s, |H| = 10/(100 × 2) = 0,05) ; en lecture asymptotique, on lit environ 20 dB. Mφ ≈ 79° : le gain vaut 0 dB vers ω ≈ 9,8 rad/s, où la phase vaut −101°.
- J.4.6 : MG = 20 log(20/Kc) = 10 dB donne Kc ≈ 6,3. La nouvelle pulsation de coupure est d'environ 50 rad/s, où la phase vaut −90° − 2 arctan(0,5) ≈ −143°. On obtient Mφ ≈ 37° : la précision est meilleure (traînage divisé par 6,3), mais le système est moins amorti.
💡 À retenir pour le CNC MP (SII) : la lecture d'un diagramme SysML (contenance, refine, satisfy) ; la composition des vitesses et la fermeture de chaîne ; la formule de Willis pour un train épicycloïdal ; le lien vitesse-rotation d'une liaison hélicoïdale ; le torseur cinétique et l'énergie cinétique, avec Huygens ; le théorème de l'énergie cinétique pour trouver un couple moteur ; l'équilibre au basculement (une réaction qui s'annule) et le frottement de Coulomb ; le roulement sans glissement et les roulettes folles ; la liaison équivalente en parallèle ; les rapports de transmission et les rendements ; le moteur à courant continu, les théorèmes des valeurs initiale et finale, le pôle dominant, le correcteur PI, le critère de Routh et les marges sur le diagramme de Bode.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1734/نموذج-المباراة-الوطنية-المشتركة-CNC-2015-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
