
نموذج المباراة الوطنية المشتركة CNC 2013: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1733/نموذج-المباراة-الوطنية-المشتركة-CNC-2013-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2013)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2013
- عدد الصفحات
- 18
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
Concours National Commun Session 2013 MP-PSI
SYSTEME DE PRISE
DE CLICHES MEDICAUX
- IMAGERIE MEDICALE -
Le sujet se compose de :
L’énoncé : 18 pages,
Documents techniques : DT1, DT2 et DT3
Documents réponses : figures DR1, DR2, DR3, DR4, DR5 et DR6
wadifa-info.com
نماذج المباريات من موقع وظيفة إنفو
— صفحة 2 —
Concours National Commun Session 2013 MP-PSI
1.1. LA PRISE DE CLICHES MEDICAUX
La prise de clichés médicaux est une application particulière de la radiographie rayons X
qui permet l'exploration anatomique des vaisseaux sanguins et notamment la visualisation des
vaisseaux coronaires.
Pour cette prise de clichés, on administre des produits iodés hydrosolubles injectés à
distance et éliminés sélectivement par les reins. Cette technique permet d’obtenir des images
de grande qualité par soustraction d’une image obtenue sans produit (image de masque) et
d’une image avec produit (image de contraste).
1.2. LA RECONSTITUTION D'IMAGE 3D.
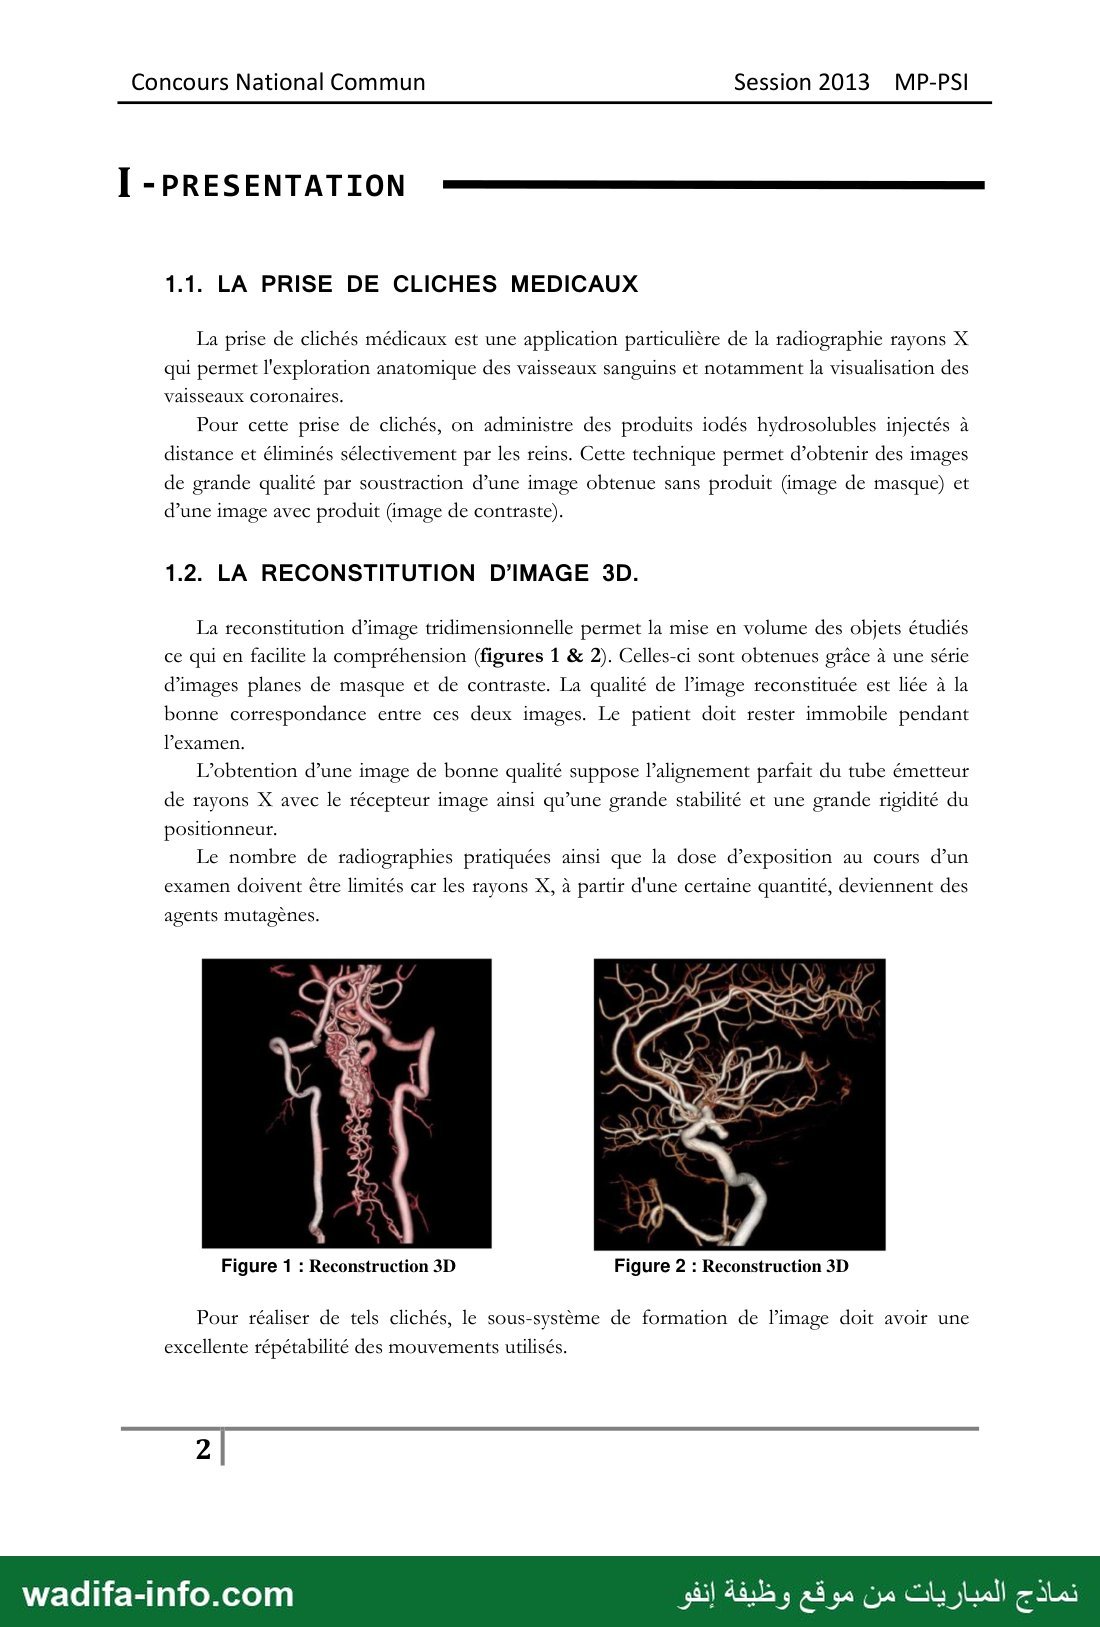
La reconstitution d’image tridimensionnelle permet la mise en volume des objets étudiés
ce qui en facilite la compréhension (figures 1 & 2). Celles-ci sont obtenues grâce à une série
d'images planes de masque et de contraste. La qualité de l’image reconstituée est liée à la
bonne correspondance entre ces deux images. Le patient doit rester immobile pendant
l’examen.
L’obtention d’une image de bonne qualité suppose l’alignement parfait du tube émetteur
de rayons X avec le récepteur image ainsi qu’une grande stabilité et une grande rigidité du
positionneur.
Le nombre de radiographies pratiquées ainsi que la dose d’exposition au cours d’un
examen doivent être limités car les rayons X, à partir d'une certaine quantité, deviennent des
agen ts mu tage nes.
Figure 1 : Reconstruction 3D Figure 2 : Reconstruction 3D
Pour réaliser de tels clichés, le sous-système de formation de l’image doit avoir une
excellente répétabilité des mouvements utilisés.
2[ - 7-3١١3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Session 2013 MP-PSI
1.3. LE SYSTEME D'IMAGERIE
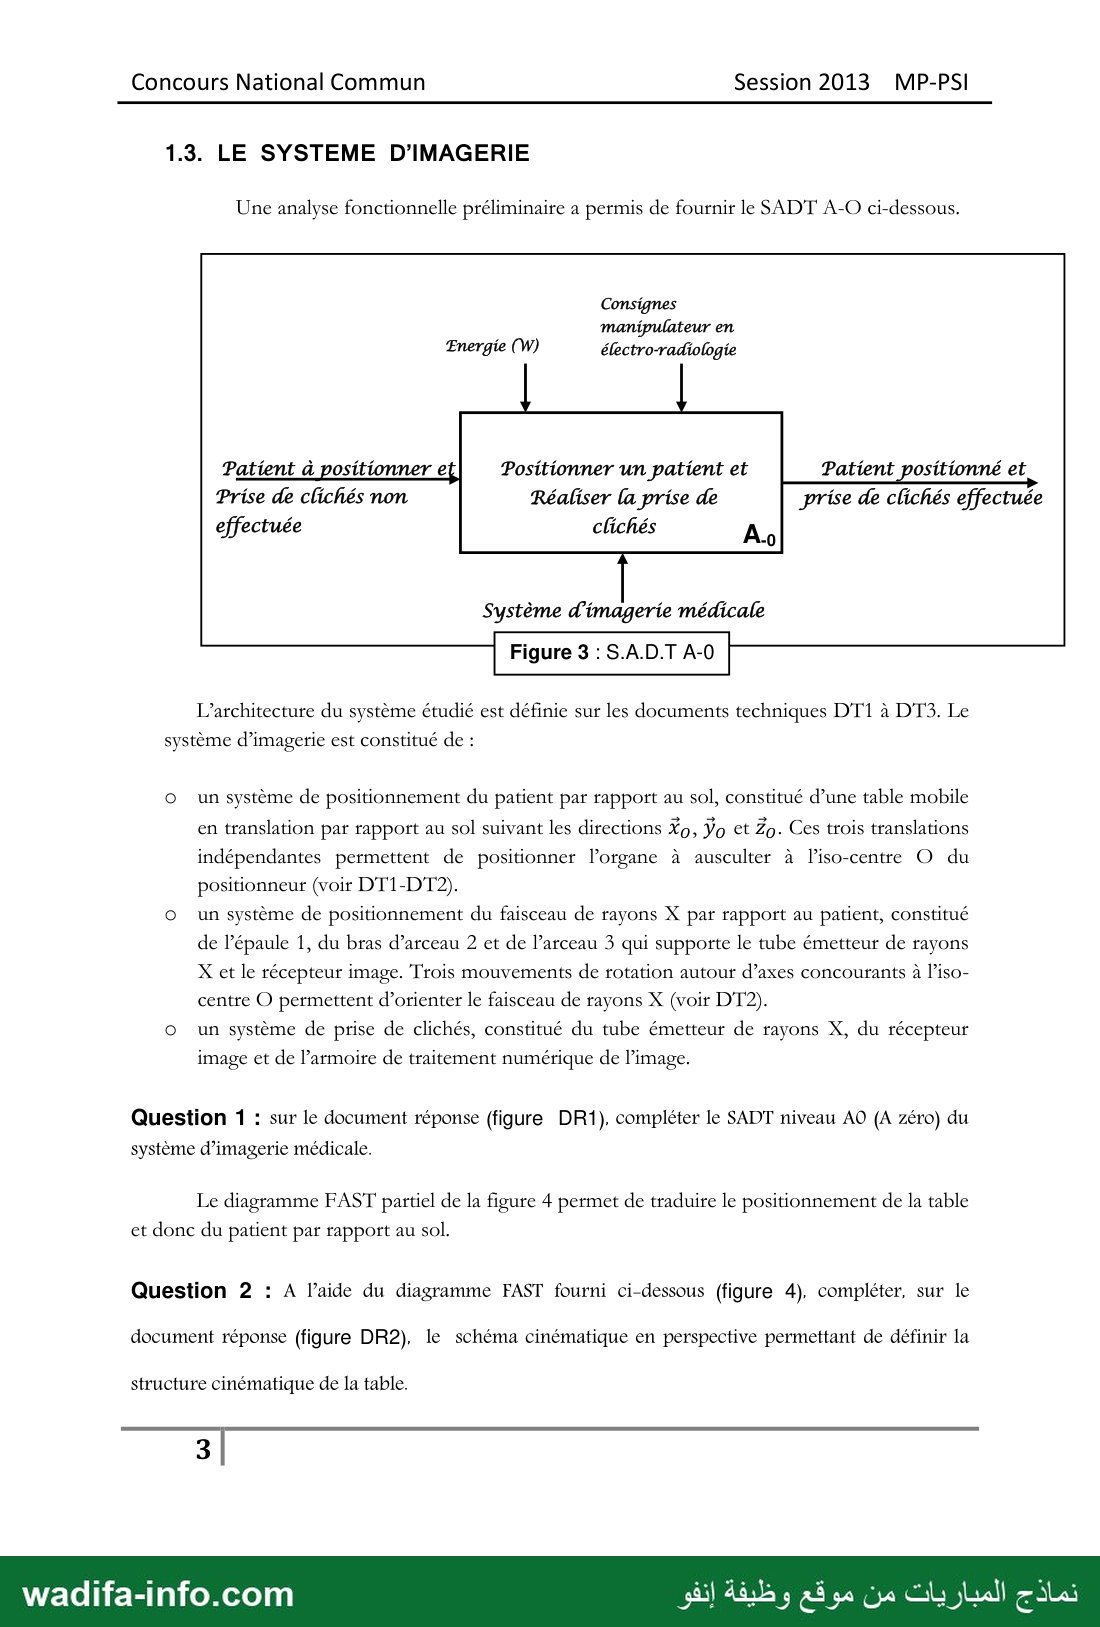
Une analyse fonctionnelle préliminaire a permis de fournir le SADT A-O ci-dessous.
Consignes
manipulateur en
électro-radiologie
Patient à positionner e Positionner un patient et Patient positionné et
Prise de clichés non Réaliser la prise de prise de clichés effectuée
effectuée clichés An
Système d'imagerie médicale
Figure 3 : S.A.D.T A-0
L'architecture du système étudié est définie sur les documents techniques 1311 21013. Le
système d'imagerie est constitué de :
© un système de positionnement du patient par rapport au sol, constitué d’une table mobile
en translation par rapport au sol suivant les directions Xo, Ÿo et Zo. Ces trois translations
indépendantes permettent de positionner l’organe à ausculter à l’iso-centre O du
positionneur (voir DT1-D'T2).
© un système de positionnement du faisceau de rayons X par rapport au patient, constitué
de l’épaule 1, du bras d’arceau 2 et de l’arceau 3 qui supporte le tube émetteur de rayons
X et le récepteur image. Trois mouvements de rotation autour d’axes concourants à l’iso-
centre O permettent d’orienter le faisceau de rayons X (voir D'T2).
© un système de prise de clichés, constitué du tube émetteur de rayons X, du récepteur
image et de l’armoire de traitement numérique de l’image.
Question 1 : sur le document réponse (figure DR1), compléter le SADT niveau AO (A zéro) du
système d’imagerie médicale.
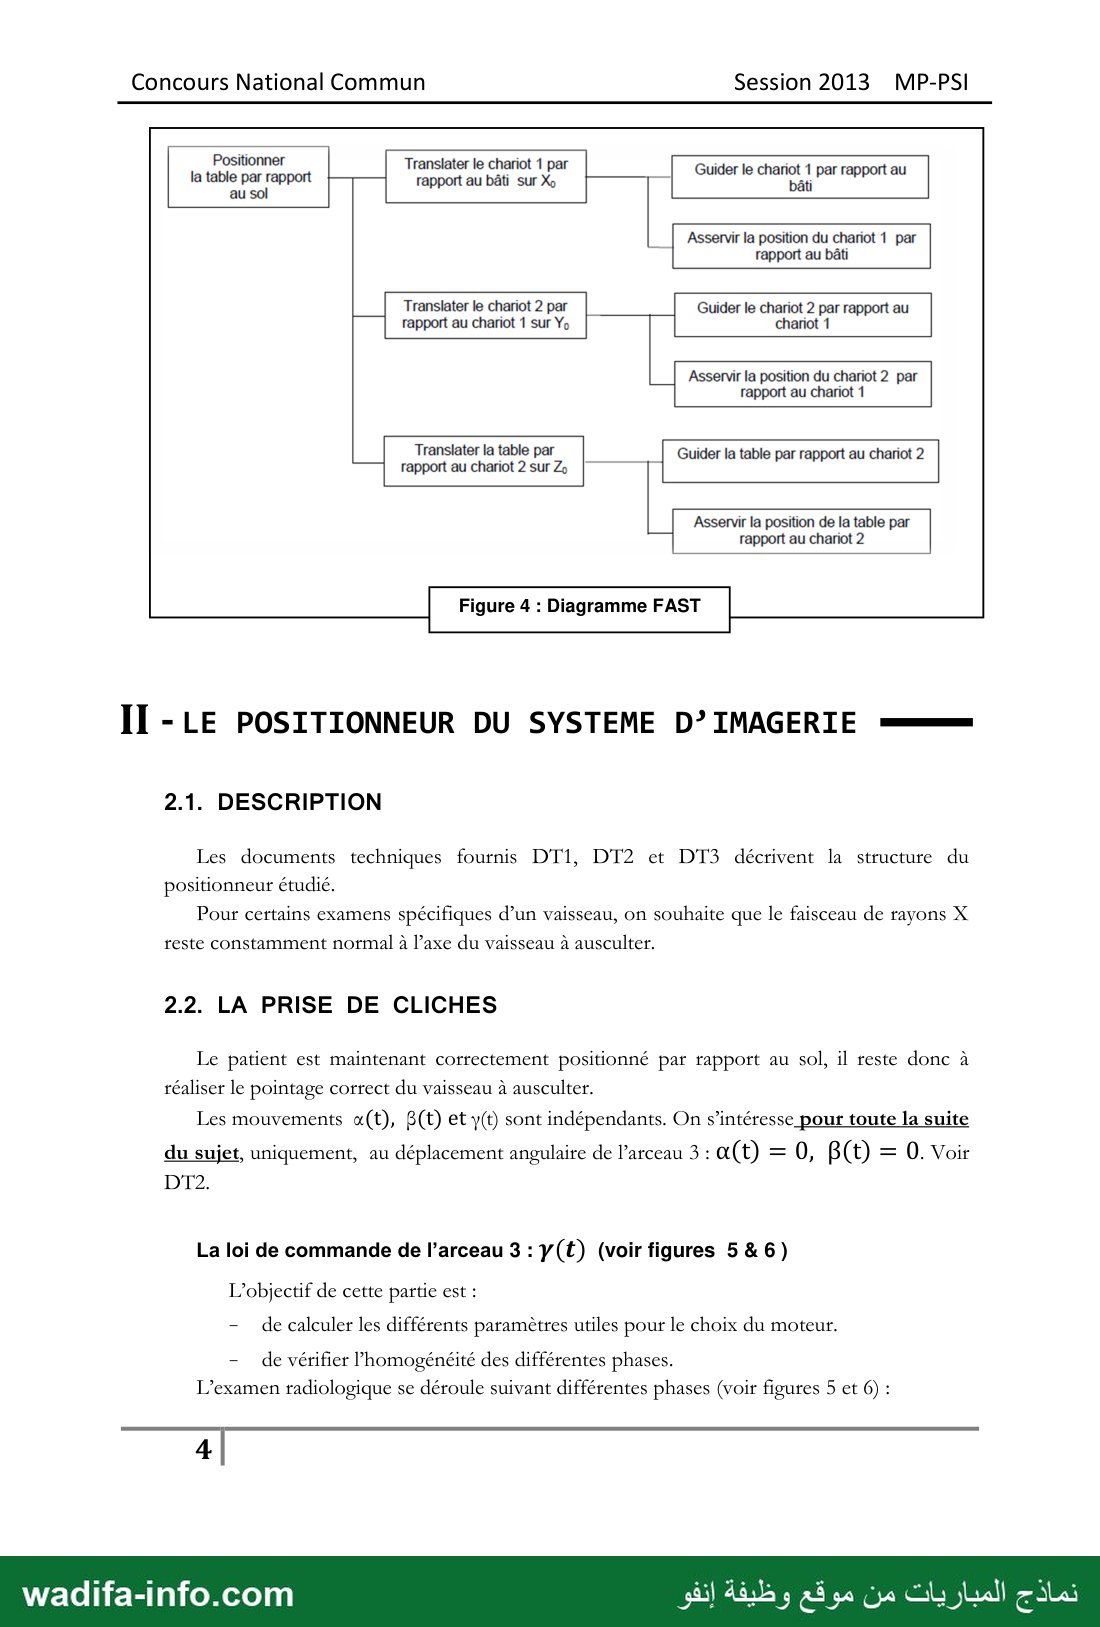
Le diagramme FAST partiel de la figure 4 permet de traduire le positionnement de la table
et donc du patient par rapport au sol.
Question 2 : A l’aide du diagramme FAST fourni ci-dessous (figure 4), compléter, sur le
document réponse (figure DR2), le schéma cinématique en perspective permettant de définir la
structure cinématique de la table.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Session 2013 MP-PSI
Positionner Translater le chariot 1 par 8 ;
Guider le chariot 1 par rapport au
la table par rapport rapport au bâti sur ما = bâti par rappo
au sol
_| Asservir la position du chariot 1_ par
rapport au bâti
Translater le chariot 2 par Guider le chariot 2 par rapport au
rapport au chariot 1 sur Yo chariot 1
Asservir la position du chariot 2 par
rapport au chariot 1
Translater la table par _| Guider la table par rapport au chariot 2
rapport au chariot 2 sur م2 |
Asservir la position de la table par
rapport au chariot 2
Figure 4 : Diagramme FAST
II - LE POSITIONNEUR DU SYSTEME D’IMAGERIE سس
2.1. DESCRIPTION
Les documents techniques fournis D'T1, 112 et DT3 décrivent la structure du
positionneur étudié.
Pour certains examens spécifiques d’un vaisseau, on souhaite que le faisceau de rayons X
reste constamment normal à l’axe du vaisseau à ausculter.
2.2. LA PRISE DE CLICHES
Le patient est maintenant correctement positionné par rapport au sol, il reste donc à
réaliser le pointage correct du vaisseau à ausculter.
Les mouvements x(t), B(t) et y(t) sont indépendants. On s’intéresse_pour toute la suite
du sujet, uniquement, au déplacement angulaire de l’arceau 3 : 4(t) = 0, B(t) = 0. Voir
112
La loi de commande de l’arceau 3 : Y(t) (voir figures 5 & 6 )
L’objectif de cette partie est :
- de calculer les différents paramètres utiles pour le choix du moteur.
- de vérifier l'homogénéité des différentes phases.
L’examen radiologique se déroule suivant différentes phases (voir figures 5 et 6) :
a ra ا
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session 2013 MP-PSI
٠» Phase a : premier passage à petite vitesse PV م = +10°/s) afin de vérifier
qu’il n’y a pas de collision avec le patient.
« Phase b : retour à grande vitesse GV au point de départ (ÿç = —30°/s) après
10s d’attente.
« Phase c : second passage à grande vitesse GV (ÿ, = +30°/s) afin de réaliser la
prise de clichés de masque (pas de produits iodés) après 30s d’attente.
« Phase d : retour à grande vitesse GV (ÿ, = —30°/s) après 10s d’attente.
« Phase e : troisième passage à grande vitesse GV (ÿg = +30°/s) afin de réaliser
la prise de clichés de contraste (sous produits iodés) après 30s d’attente
« Phase f : retour à grande vitesse GV (ÿç = —30°/s) après 10s d’attente
« Phase g : arrêt obligatoire de 10min.
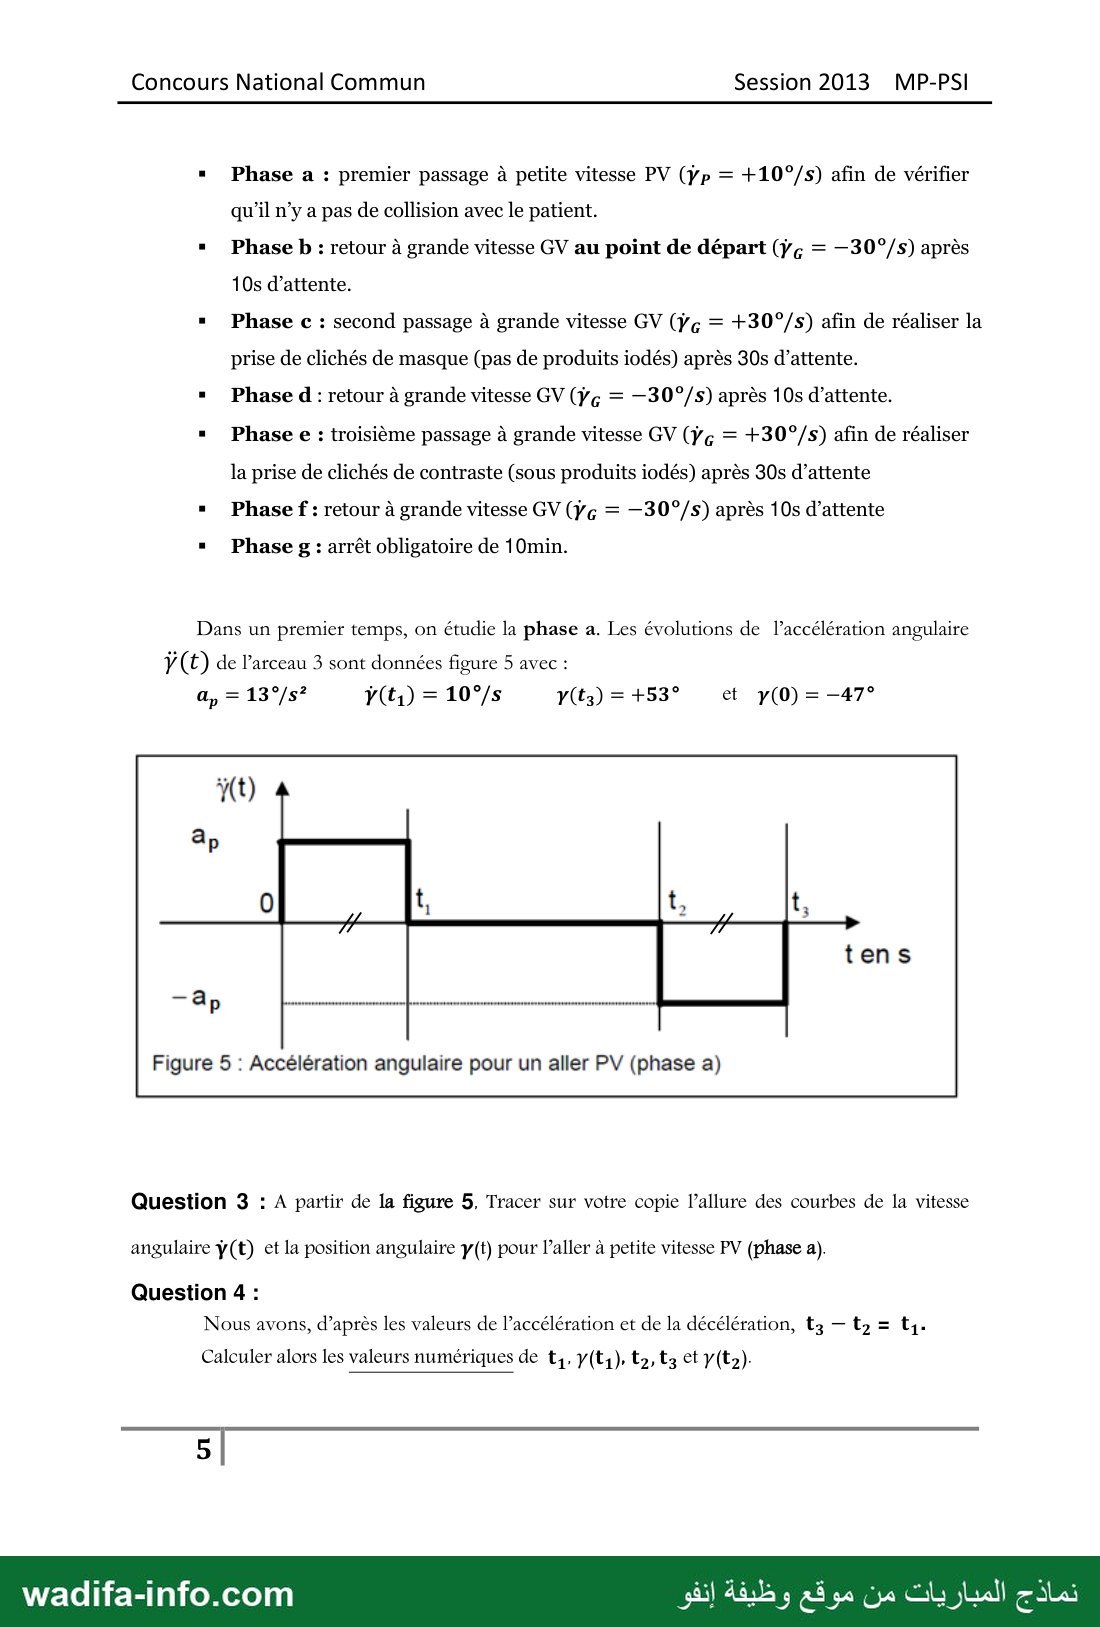
Dans un premier temps, on étudie la phase a. Les évolutions de l’accélération angulaire
ÿ (t) de l’arceau 3 sont données figure 5 avec :
Figure 5 : Accélération angulaire pour un aller PV (phase a)
Question 3 : À partir de la figure 5, Tracer sur votre copie l’allure des courbes de la vitesse
angulaire ÿ(t) et la position angulaire y(t) pour l’aller à petite vitesse PV (phase a).
Question 4 :
Nous avons, d’après les valeurs de l’accélération et de la décélération, يا — وا = t,.
Calculer alors les valeurs numériques de t,. y(t,), t2, t3 et y(t3).
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session 2013 MP-PSI
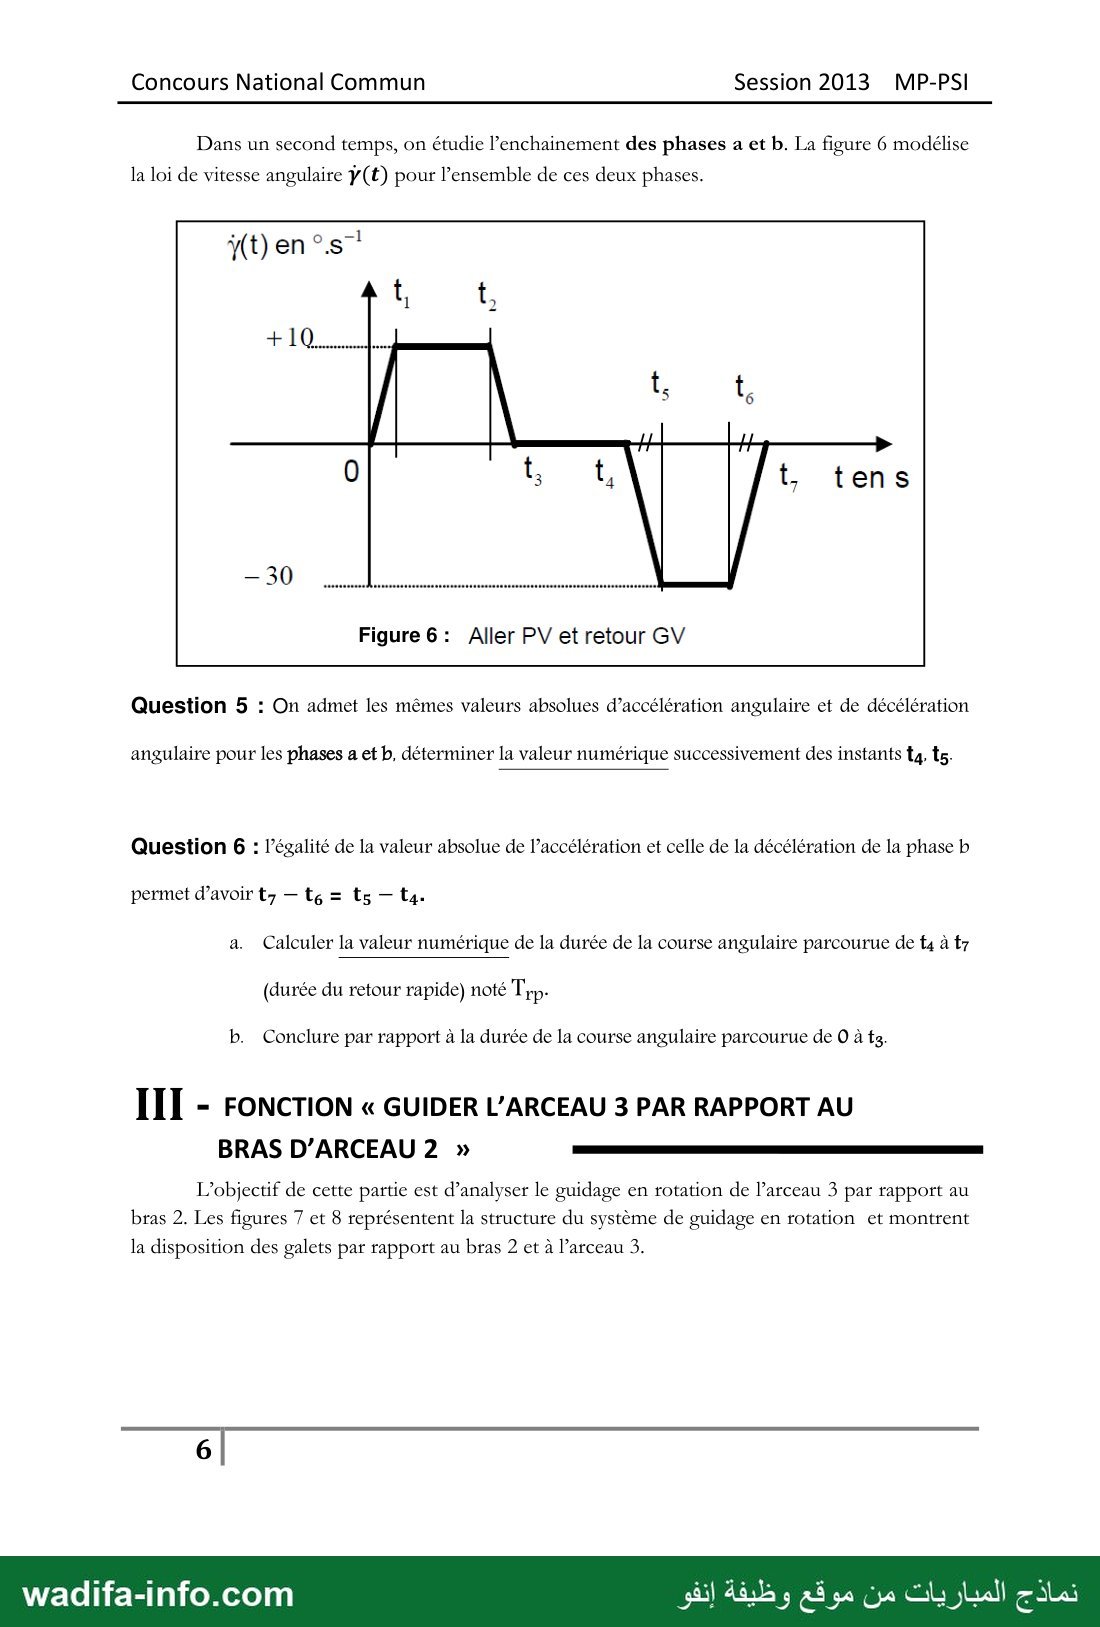
Dans un second temps, on étudie l’enchainement des phases a et b. La figure 6 modélise
la loi de vitesse angulaire Y(t) pour l’ensemble de ces deux phases.
Figure 6: Aller PV etretour GV
Question 5 : On admet les mêmes valeurs absolues d’accélération angulaire et de décélération
angulaire pour les phases a et b, déterminer la valeur numérique successivement des instants t4, ts.
Question 6 : l’égalité de la valeur absolue de l’accélération et celle de la décélération de la phase b
permet d’avoir ty — te = ts — يا
a. Calculer la valeur numérique de la durée de la course angulaire parcourue de ta à t7
(durée du retour rapide) noté Trp-
b. Conclure par rapport à la durée de la course angulaire parcourue de O à ts.
111 - FONCTION « GUIDER L’ARCEAU 3 PAR RAPPORT AU
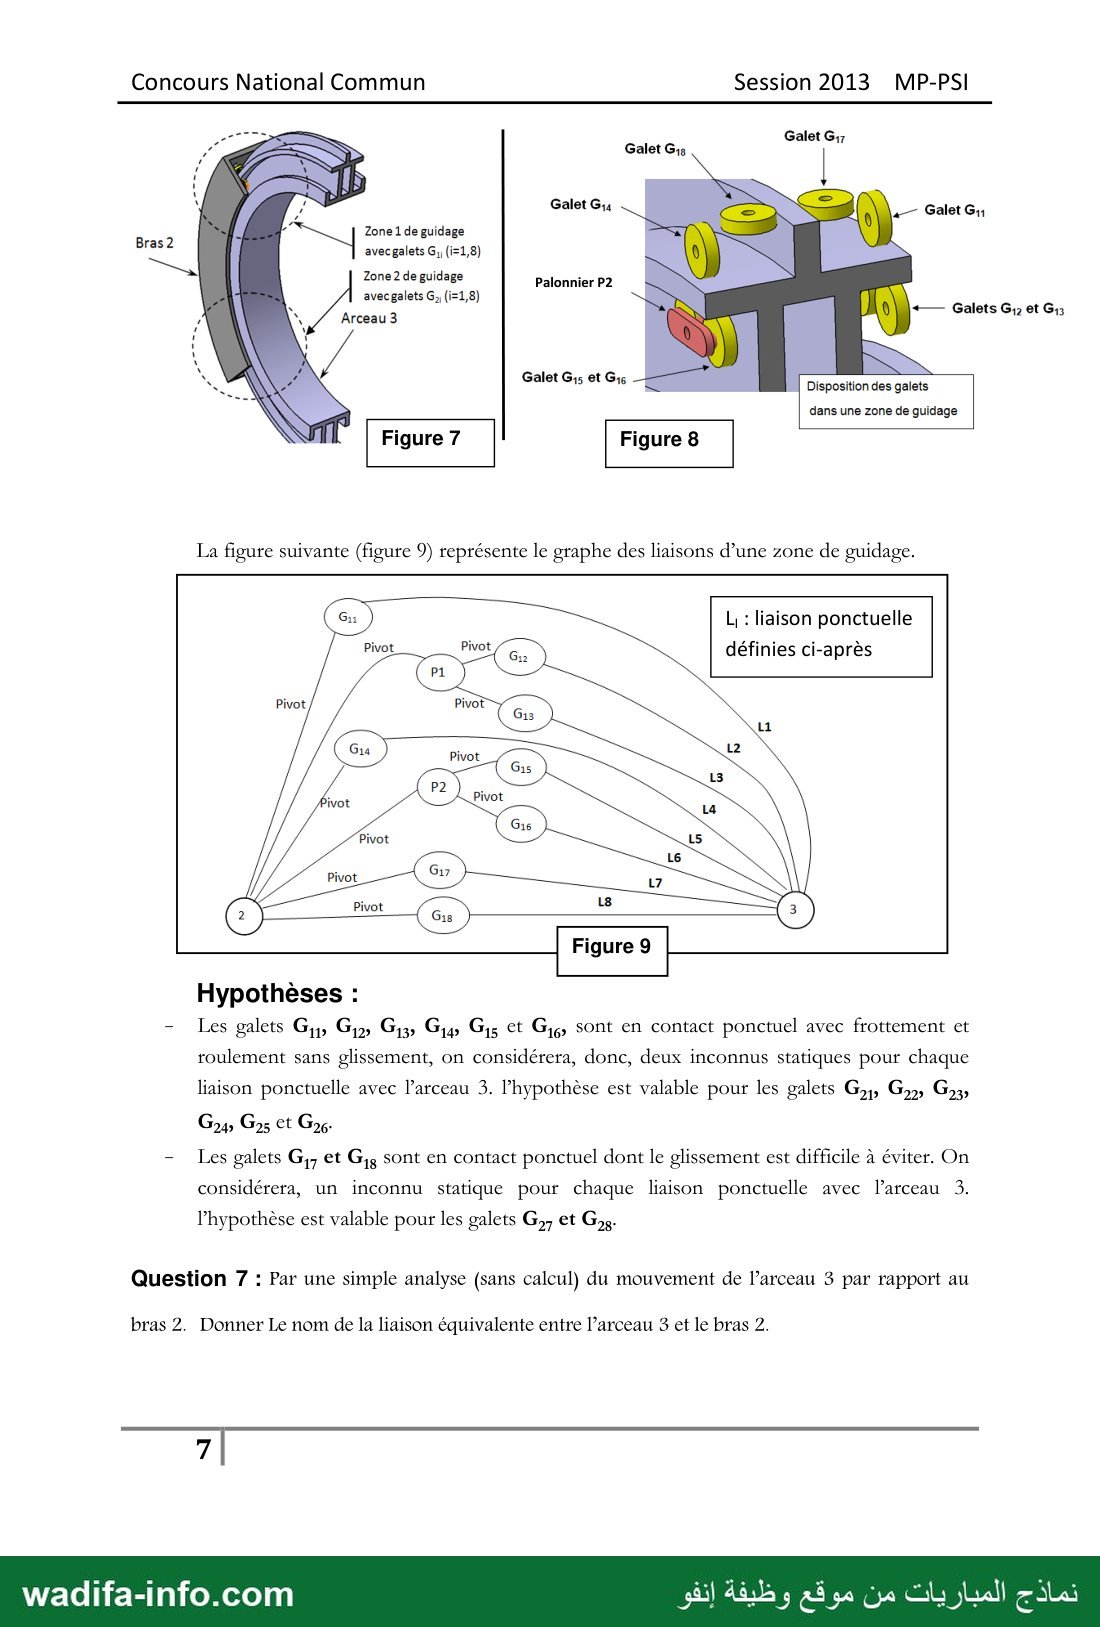
L’objectif de cette partie est d’analyser le guidage en rotation de l’arceau 3 par rapport au
bras 2. Les figures 7 et 8 représentent la structure du système de guidage en rotation et montrent
la disposition des galets par rapport au bras 2 et à l’arceau 3.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session 2013 MP-PSI
Galet G 17
Galet G 18 ١
Galet 4 0 = = Ÿ سيل Galet 1
: Zone 1 de guidage 3
200862 de guidage Palonnier P2 ;
avecgalets G, (i=1,8) › = Ÿ \) SE
Arceau 3 2 | | — 12 13
Galet 6:5 6 0 ب----- UN
sm 2
“| Disposition des galets
dans une zone de guidage
La figure suivante (figure 9) représente le graphe des liaisons d’une zone de guidage.
liaison ponctuelle :با
définies ci-après
Hypothèses :
- Les galets ور بير جر بور بير Et ور SONt en contact ponctuel avec frottement et
roulement sans glissement, on considérera, donc, deux inconnus statiques pour chaque
liaison ponctuelle avec l’arceau 3. l’hypothèse est valable pour les galets بود برد G73,
ود ريدو et 6
- Les galets مر et ور sont en contact ponctuel dont le glissement est difficile à éviter. On
considérera, un inconnu statique pour chaque liaison ponctuelle avec l’arceau 3.
l’hypothèse est valable pour les galets ور et ور
Question 7 : Par une simple analyse (sans calcul) du mouvement de l’arceau 3 par rapport au
bras 2. Donner Le nom de la liaison équivalente entre l’arceau 3 et le bras 2.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Session 2013 MP-PSI
Question 8 :
a. Quelle est la mobilité m du quidage en rotation
b. Calculer le degré d’hyperstatisme h de cette liaison.
c. Quels avantages présentent une liaison hyperstatique.
IV - FONCTION « ENTRAINER L’ARCEAU 3 PAR
RAPPORT AU BRAS 2
Cette partie consiste à valider le choix du codeur et le choix du moteur à courant
continu. Elle a pour objectifs, également, d’évaluer et de vérifier les performances de la
fonction : ENTRAINER L’ARCEAU 3 PAR RAPPORT AU BRAS 2
4.1 Choix du codeur et choix du moteur à courant continu.
L’objectif de cette étude est de valider la motorisation choisie pour l’entraînement
de l’arceau 3 par rapport au bras d’arceau 2.
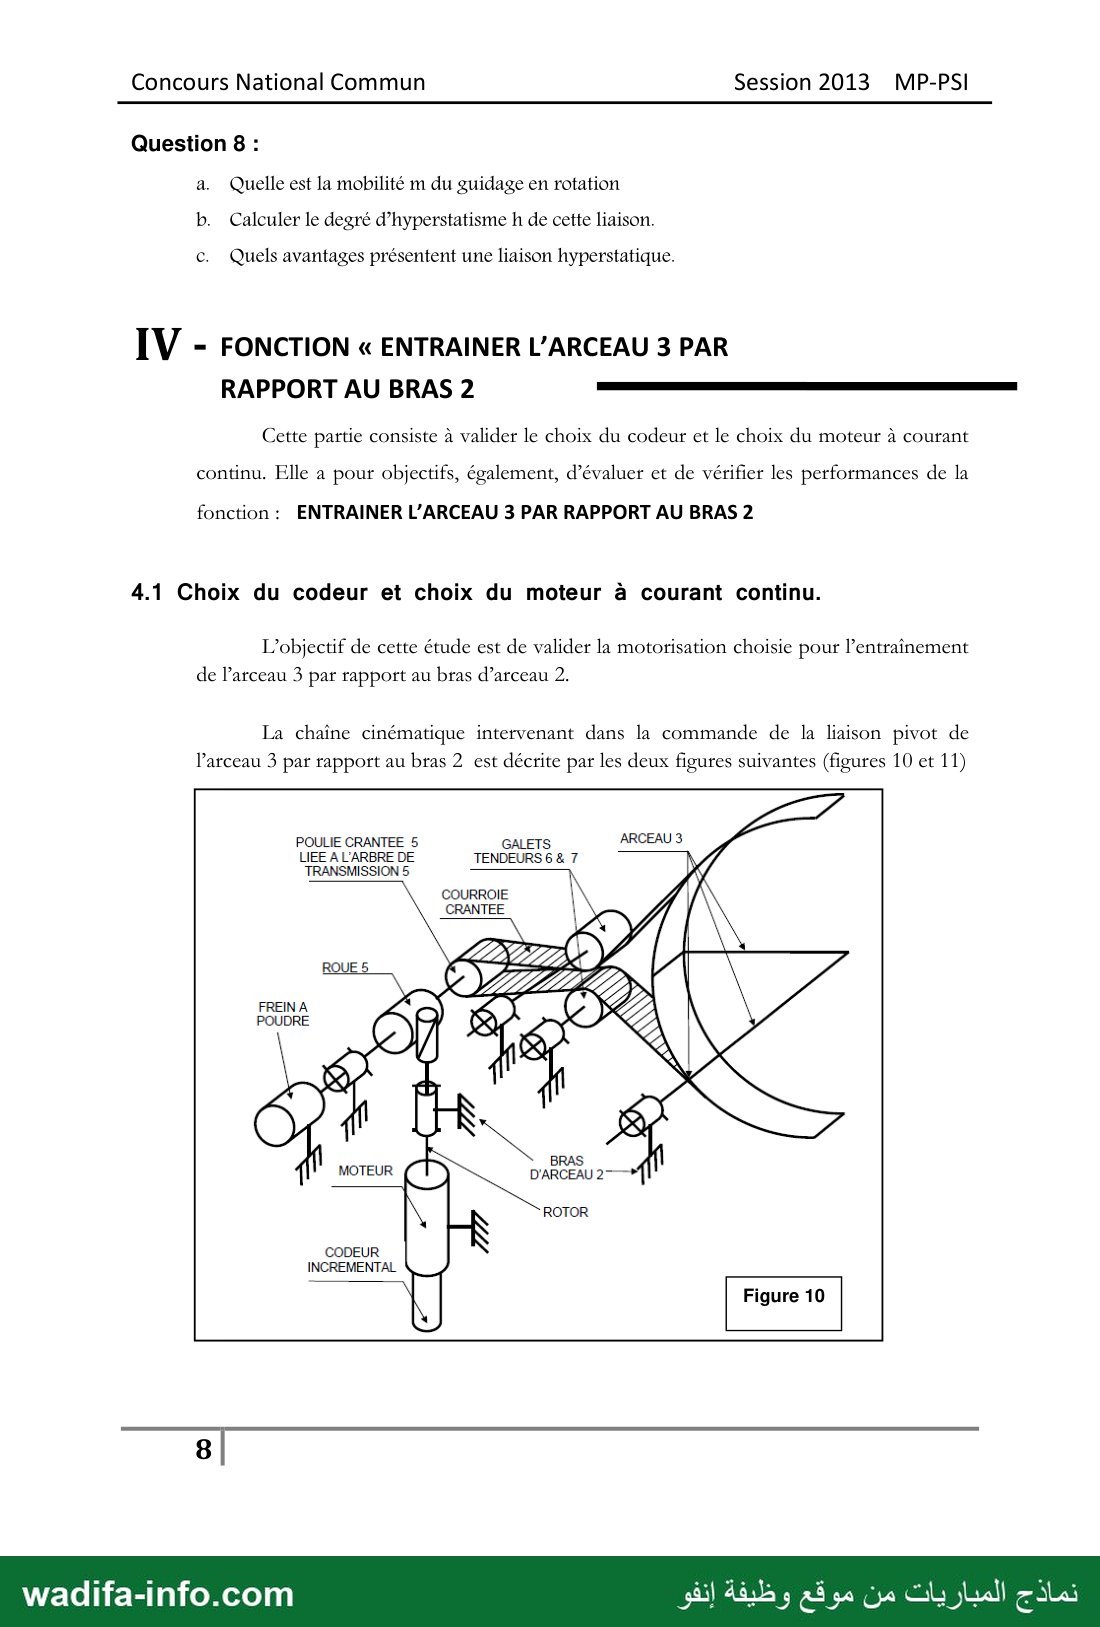
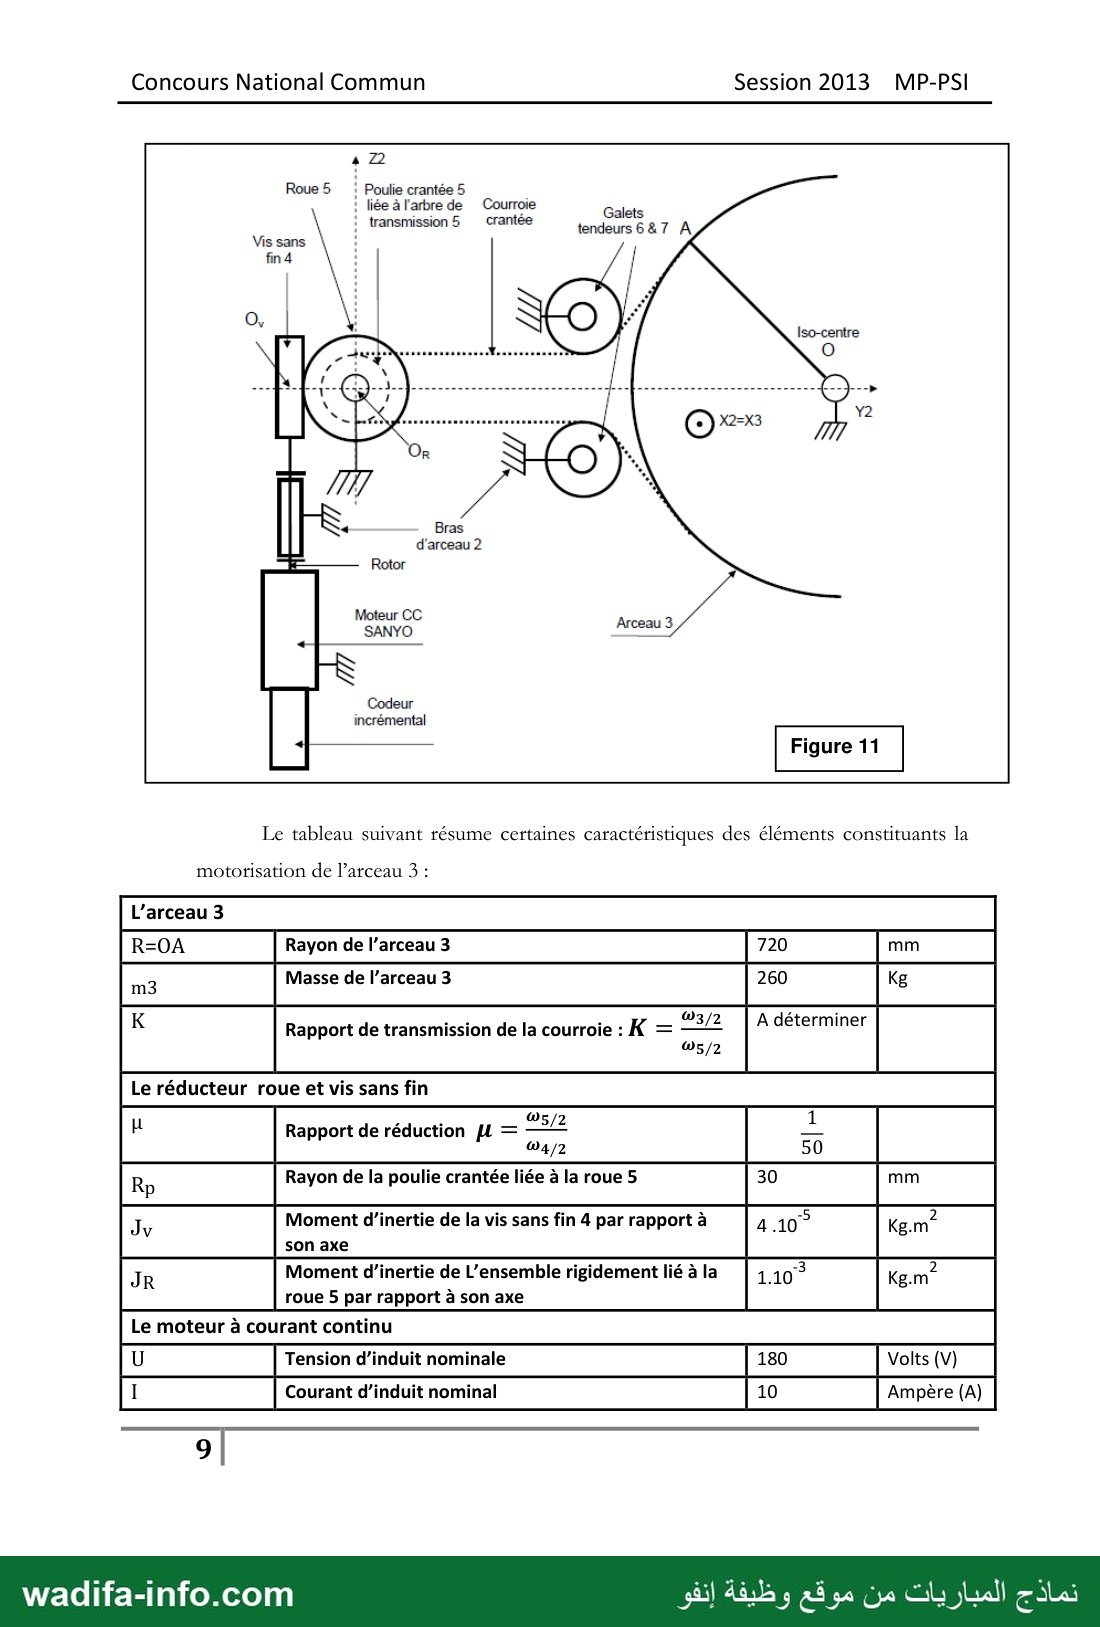
La chaîne cinématique intervenant dans la commande de la liaison pivot de
l’arceau 3 par rapport au bras 2 est décrite par les deux figures suivantes (figures 10 et 11)
POULIE CRANTEE 5 GALETS
LIEE A L'ARBRE DE TENDEURS 6 & 7
TRANSMISSION 5
COURROIE
MOTEUR PRESS بيد
ROTOR
CODEUR
INCREMENTAL
Figure 10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun Session 2013 MP-PSI
a 2
Roue 5 ا Poulie crantée 5
: liée àl'arbrede Courroie Galets
: transmission 5 … crantée tendeurs6&7 A
Vis sans
Iso-centre
d'arceau 2
Rotor
Moteur CC
SANYO
Codeur
incrémental
Le tableau suivant résume certaines caractéristiques des éléments constituants la
motorisation de l’arceau 3 :
L’arceau 3
R=0A Rayon de l’arceau 3 7
20
Masse de l’arceau 3 260
m3
w3/2 A déterminer
Rapport de transmission de la courroie : K =
ws/2
Le réducteur roue et vis sans fin
ws;/2
Rapport de réduction =——
88 H w4/2 50
Rayon de la poulie crantée liée à la roue 5 30 m
Moment d'inertie de la vis sans fin 4 par rapport à 4.10° Kg.m°
son axe
Moment d’inertie de L'ensemble rigidement liéàla | Kg.m°
roue 5 par rapport à son axe
Le moteur à courant continu
Tension d’induit nominale 180 Volts (V)
Courant d’induit nominal 10 Ampère (A)
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun Session 2013 MP-PSI
Puissance mécanique de sortie
5 -5
Couple nominal
4.1.1 VALIDER LE CODEUR INCREMENTAL
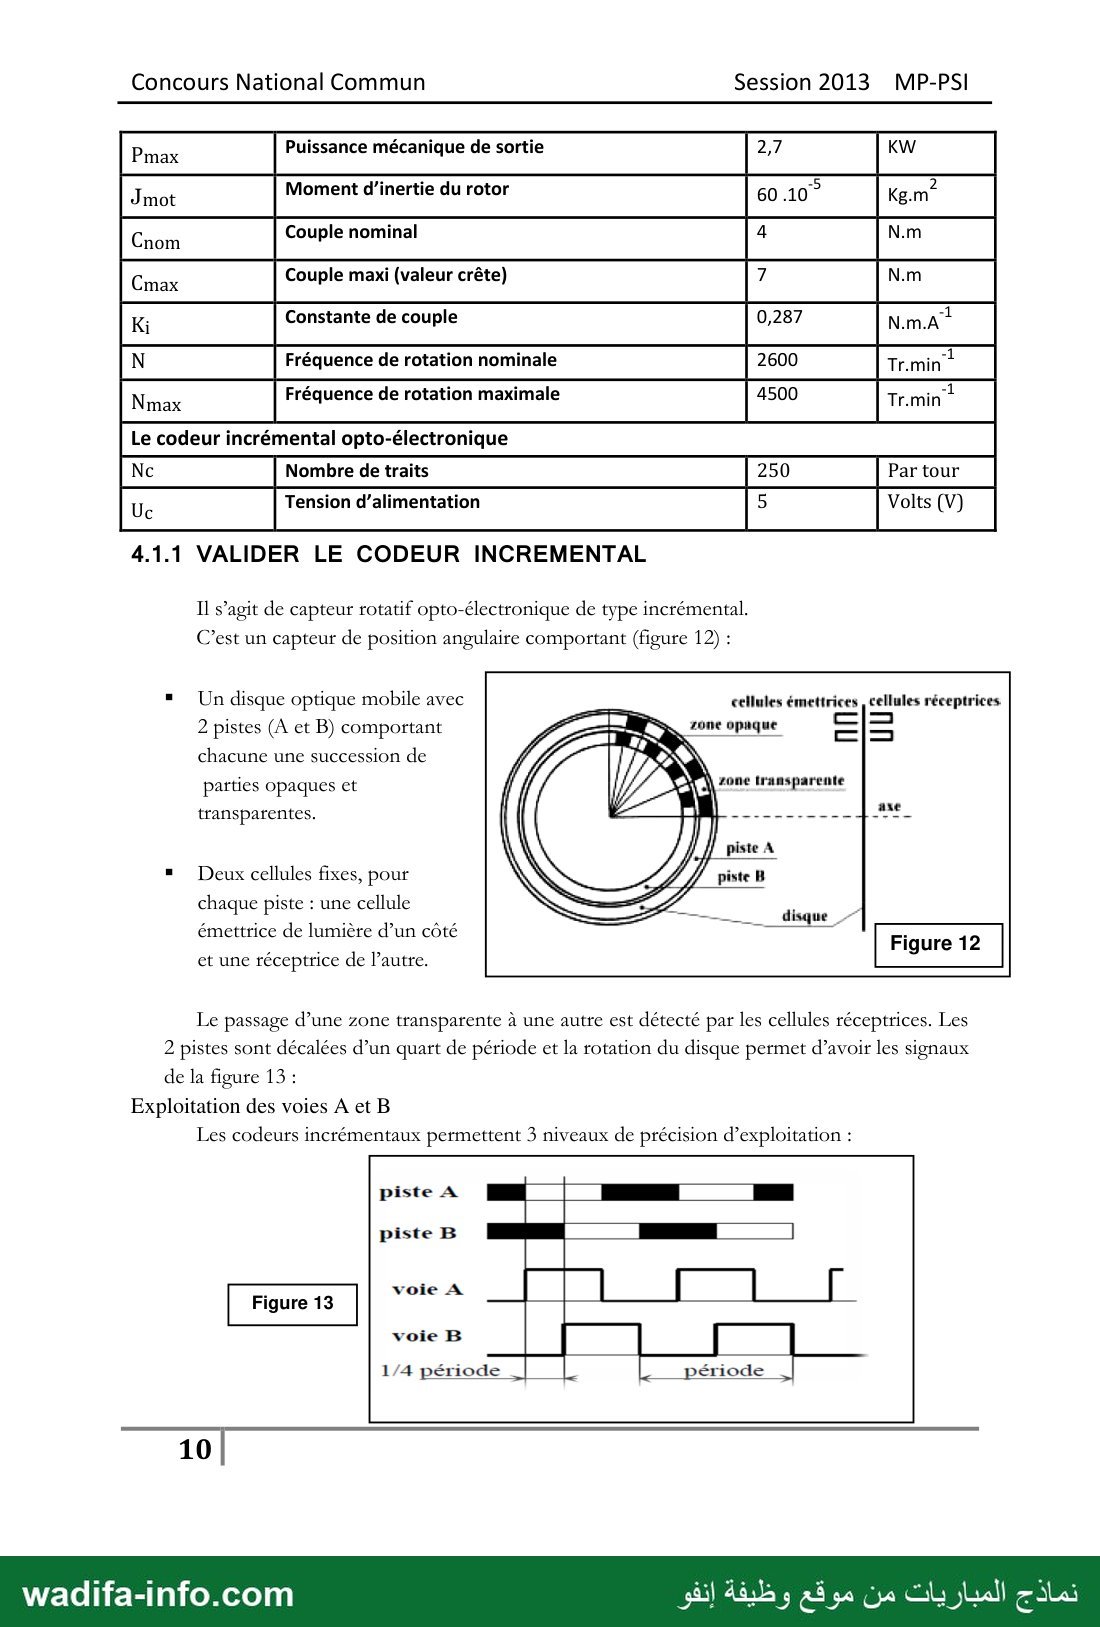
Il s’agit de capteur rotatif opto-électronique de type incrémental.
C’est un capteur de position angulaire comportant (figure 12) :
= Un disque optique mobile avec cellules émettrices, cellules réceptrices
2 pistes (A et B) comportant É zone opaque ==
chacune une succession de
parties opaques et
tran sparentes.
= Deux cellules fixes, pour
chaque piste : une cellule
émettrice de lumière d’un côté
et une réceptrice de l’autre.
Le passage d’une zone transparente à une autre est détecté par les cellules réceptrices. Les
2 pistes sont décalées d’un quart de période et la rotation du disque permet d’avoir les signaux
de la figure 13 :
Exploitation des voies À et B
Les codeurs incrémentaux permettent 3 niveaux de précision d’exploitation :
piste B
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun Session 2013 MP-PSI
= Utilisation des fronts montants de la voie À seule. La résolution est égale au nombre de points ou traits (N).
= Utilisation des fronts montants et descendants de la voie À seule. La résolution est multipliée par 2 (2 x N).
= Utilisation des fronts montants et descendants des voies À et B. La résolution est multipliée par 4 (4 x N).
= La fréquence de l’un des signaux délivré est défini par le nombre de traits par seconde.
3/2
Question 9 : La courroie est inextensible, donner l’expression et la valeur du rapport K =
Ws/2
Question 10 : Le capteur exploite les fronts montants et descendants des deux voies À et B et la
mesure est faite sur l’arbre moteur (rotor). La résolution (précision) requise sur la position de
l’arceau 3 est Ay = 107° degré,
a. Calculer la résolution (précision) requise sur la position de l’arbre moteur notée موقط
en degré.
b. Calculer le nombre minimal de traits par tour N que doit posséder le capteur (résolution
du capteur). Le capteur retenu est-il convenable ?
Question 11 : La figure 13 donne le signal dans un sens de rotation. Donner le signal délivré par
le capteur dans le cas de la rotation dans le sens opposé.
Question 12 : La vitesse de rotation maximale de l’arceau 3 est ÿ = 30 °.s7* . Déterminer la
fréquence correspondante du signal carré de sortie du capteur notée fe-
Afin d’exploiter les informations émises par le capteur, une carte électronique permet de
compter ou décompter (en fonction du sens de rotation) les fronts montants et descendants des
voies À et B.
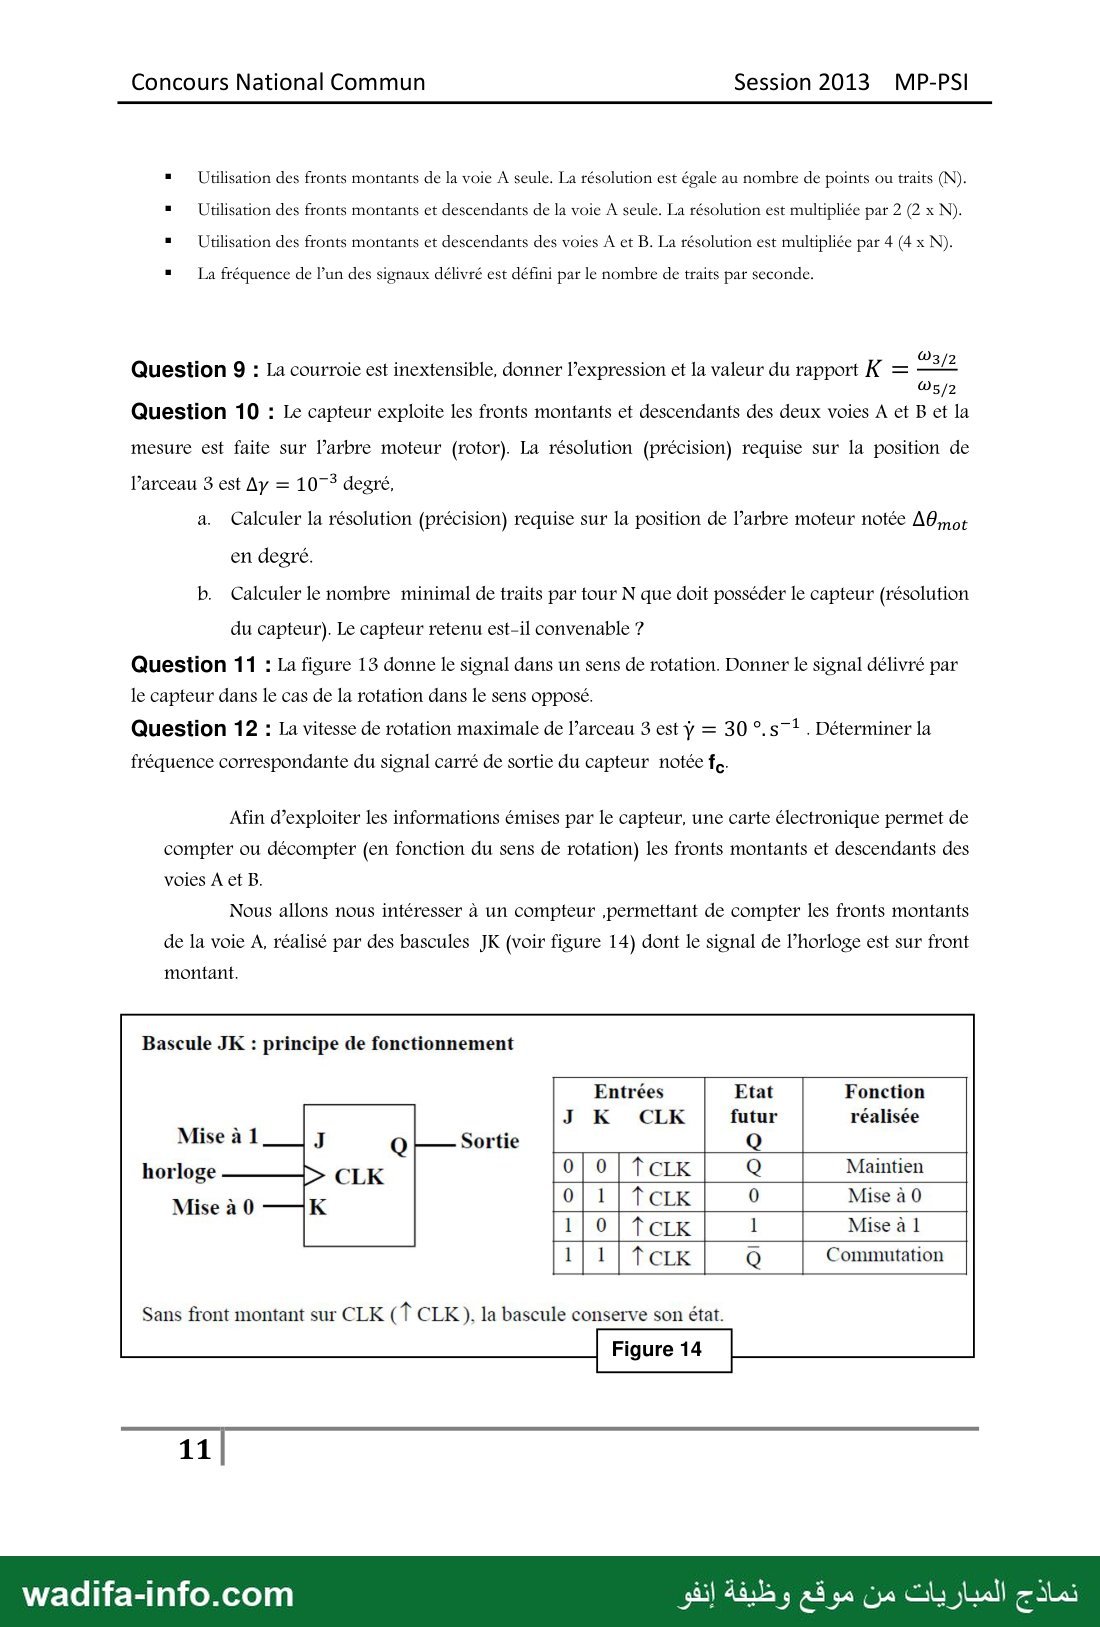
Nous allons nous intéresser à un compteur ,permettant de compter les fronts montants
de la voie À, réalisé par des bascules JK (voir figure 14) dont le signal de l’horloge est sur front
montant.
Bascule JK : principe de fonctionnement
Entrées Fonction
K CLK réalisée
Mise à 1
horloge Maintien
Mise à 0 Mise 8 0
Mise 1
Comumutation
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun Session 2013 MP-PSI
Question 13 : Compléter le chronogramme associé à une bascule JK sur le document réponse
(figure DR3).
Question 14 : Sur le document réponse (figure DR4) :
a. compléter le tableau de Karnaugh donnant Qn,1 (état de la bascule après le front
montant n de l’horloge) en fonction de Qn (état de la bascule avant le front montant n),
JetK.
b. Donner l’expression simplifiée de ©.
Question 15 : combien de bascules (nombres de bits) sont nécessaires pour compter de 0 à 1023
Question 16 : Sur le document réponse (figure DR5), compléter le logigramme (schéma) d’un
compteur asynchrone 3 bits à base des bascules JK.
4.1.2 CHOIX DU MOTEUR
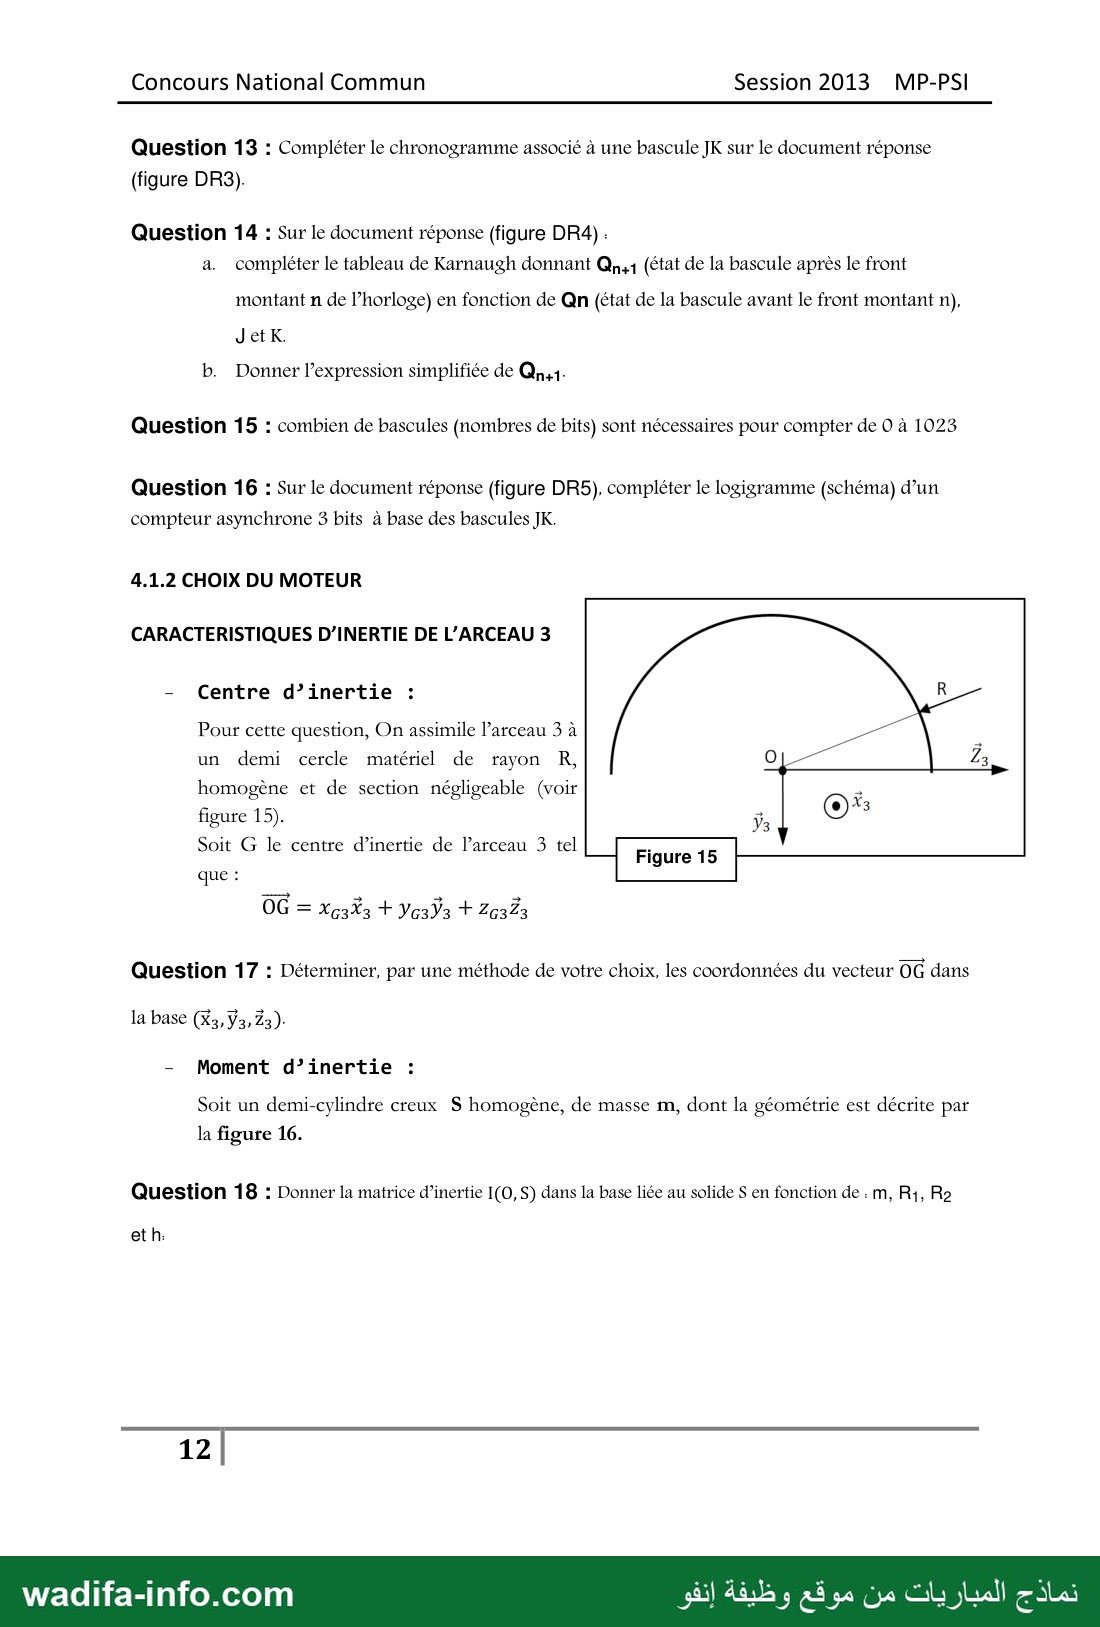
CARACTERISTIQUES D’INERTIE DE L’ARCEAU 3
- Centre d’inertie :
Pour cette question, On assimile l’arceau 3 à
un demi cercle matériel de rayon R,
homogène et de section négligeable (voir
figure 15).
Soit G le centre d’inertie de l’arceau 3 tel
que :
06 = xa3X3 + VasYs + Zo3Z3
Question 17 : Déterminer, par une méthode de votre choix, les coordonnées du vecteur OG dans
la base (Ra, Ÿ3, Z3)-
- Moment d’inertie :
Soit un demi-cylindre creux S homogène, de masse m, dont la géométrie est décrite par
la figure 16.
Question 18 : Donner la matrice d’inertie I(O, S) dans la base liée au solide 8 en fonction de : m, R4, Ro
et h:
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun Session 2013 MP-PSI
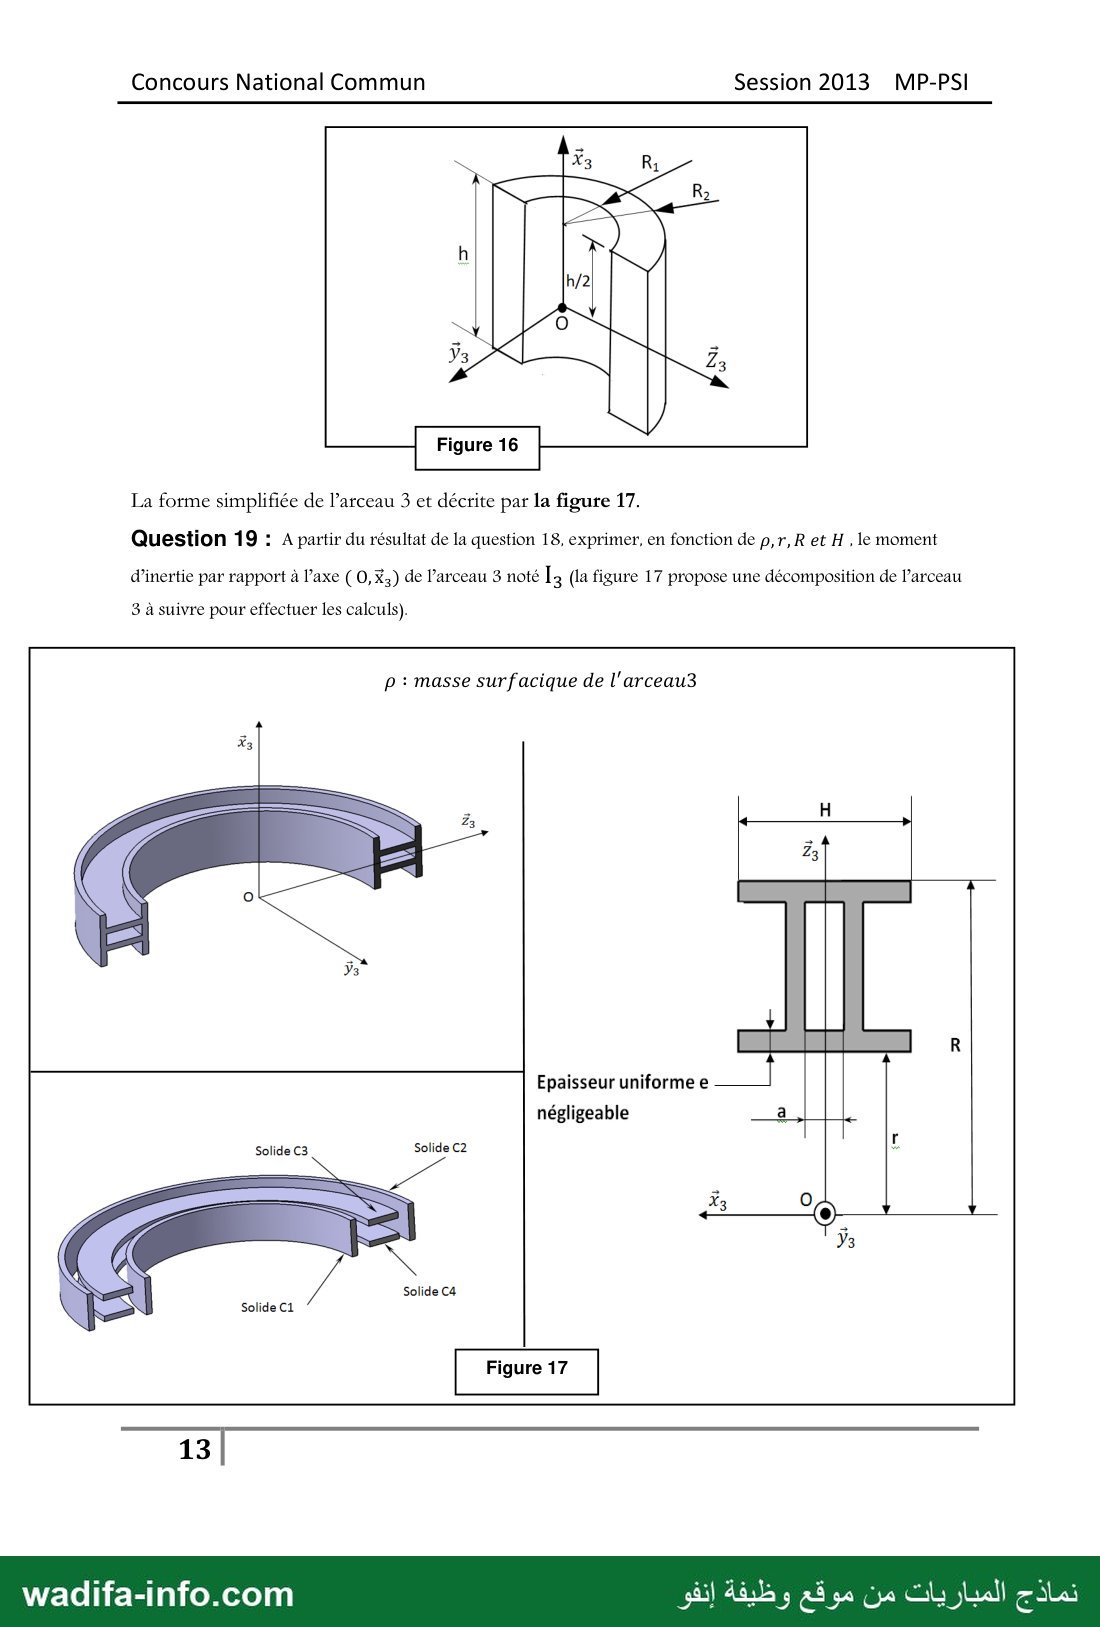
La forme simplifiée de l’arceau 3 et décrite par la figure 17.
Question 19 : A partir du résultat de la question 18, exprimer, en fonction de p,r, R et H , le moment
d’inertie par rapport à l’axe ( O, #4) de l’arceau 3 noté I و (la figure 17 propose une décomposition de l’arceau
3 à suivre pour effectuer les calculs).
p : masse surfacique de l'arceau3
Epaisseur uniforme e
négligeable
Solide C3 Solide C2
Solide C1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun Session 2013 MP-PSI
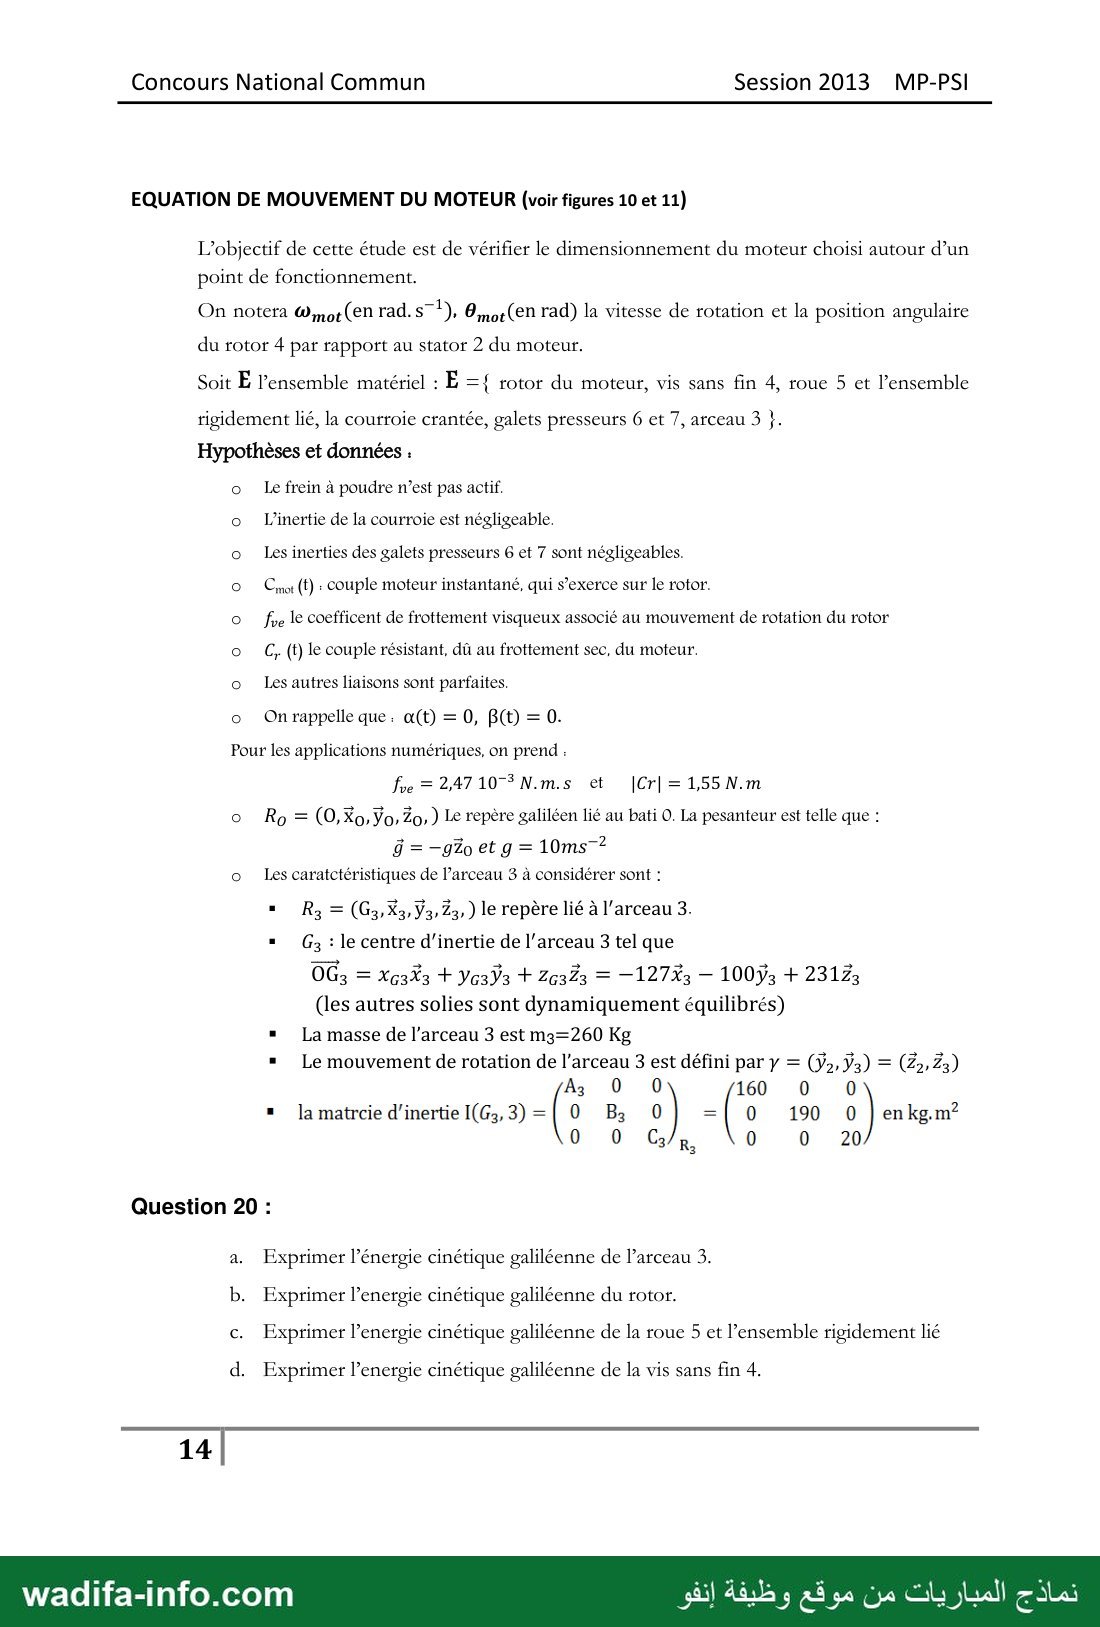
EQUATION DE MOUVEMENT DU MOTEUR (voir figures 10 et 11)
L’objectif de cette étude est de vérifier le dimensionnement du moteur choisi autour d’un
point de fonctionnement.
On notera @ mot (en rad. sT*), O mot (EN rad) la vitesse de rotation et la position angulaire
du rotor 4 par rapport au stator 2 du moteur.
Soit E l’ensemble matériel : E = { rotor du moteur, vis sans fin 4, roue 5 et l’ensemble
rigidement lié, la courroie crantée, galets presseurs 6 et 7, arceau 3 [٠
Hypothèses et données :
o Le frein à poudre n’est pas actif.
o L’inertie de la courroie est négligeable.
o Les inerties des galets presseurs 6 et 7 sont négligeables.
Oo من )( : couple moteur instantané, qui s’exerce sur le rotor.
© foe le coefficent de frottement visqueux associé au mouvement de rotation du rotor
o C, (t) le couple résistant, dû au frottement sec, du moteur.
o Les autres liaisons sont parfaites.
o On rappelle que : a(t) = 0, 8)0 = 0.
Pour les applications numériques, on prend :
10-3N.m.s et |Cr|=1,55N.m 2,47 = مم
o Ro = (0,X0,Ÿo. Zo, ) Le repère galiléen lié au bati 0. La pesanteur est telle que :
et g = 10ms? 1-020
o Les caratctéristiques de l’arceau 3 à considérer sont :
R, = (G,,X3,Ÿ3,23, ) le repère lié à l'arceau 3. =
Gz : le centre d'inertie de l'arceau 3 tel que «
2312 + 100% — ,2 127— = ريمت + ولزيولر + ووو = و06
(les autres solies sont dynamiquement équilibrés)
= La masse de l’arceau 3 est m3=260 Kg
« Le mouvement de rotation de l’arceau 3 est défini par y = (ÿ,, ÿ3) = (22, 23)
A, 0 0 1660 0 0
= la matrcie d'inertie I(G3, 3) = ( 0 و8 0 ) = ( 0 190 0 ) en kg. m°
0 0 C/r 0 0 0
Question 20 :
a. Exprimer l’énergie cinétique galiléenne de l’arceau 3.
b. Exprimer l’energie cinétique galiléenne du rotor.
c. Exprimer l’energie cinétique galiléenne de la roue 5 et l’ensemble rigidement lié
d. Exprimer l’energie cinétique galiléenne de la vis sans fin 4.
CRE
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun Session 2013 MP-PSI
e. En déduire l’expression et la valeur numérique du moment d’inertie équivalent de
l’ensemble E ramené à l’axe de l’arbre moteur noté Je tel que
1
T(E/ro) = 2 JeWfnot
Pour la suite on prend : Je= 8,2.1 0 Kg.m”.
Question 21 : Donner l’expression des puissances extérieure et intérieure au système E.
Question 22 : Par application du théorème de l’énergie cinétique au système matériel E en phase
d’accélération, exprimer Cmot(t) en fonction de :
Omot @mot (t) Je cC, (t), fre, M3, 9, Ya3» Za3, H, k, et y(t)
Question 23 : En considérant que la valeur de Y(t5) = 18, 5° , Calculer la valeur de Cmot à
l’instant correspondant à la fin d’accélération de la phase b (ts) ٠
Question 24 : En déduire la valeur de la puissance du moteur nécessaire à cet instant. Conclure
sur choix du moteur retenu.
4.2 Evaluation des performances du système d’entrainement en
rotation de 3 par rapport à 2.
Pour mieux maitriser le positionnement du faisceau de rayons X par rapport au patient, le
contrôle du déplacement angulaire de l’arceau 3 est essentiel. L’asservissement de position de
l’arceau 3 fera l’objet de cette partie.
Le cahier des charges à respecter est :
- Erreur statique Esp due à une perturbation : nulle
- Erreur statique ومع vis-à-vis de l’entrée : nulle
- Erreur de trainage رع vis-à-vis de l’entrée : nulle
- Stabilité :
© marge de gain › 10db
o Marge de phase › 45°
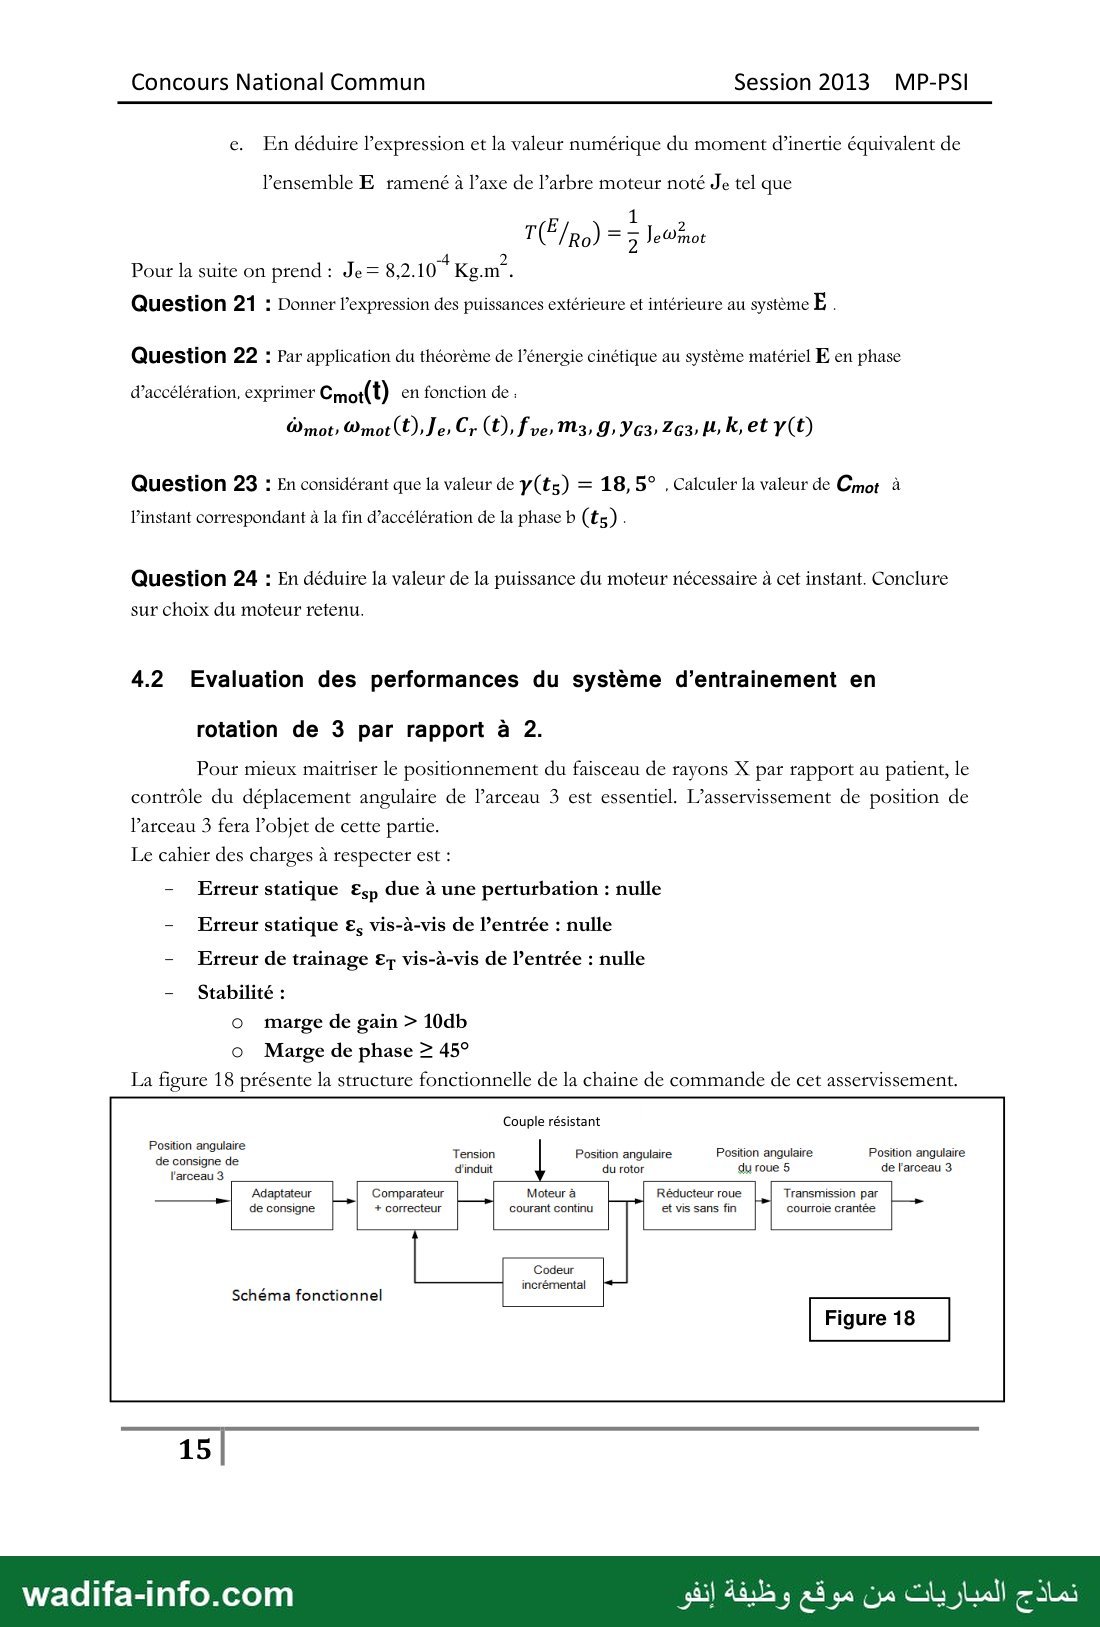
La figure 18 présente la structure fonctionnelle de la chaine de commande de cet asservissement.
Couple résistant
Position angulaire
de consigne de
l'arceau 3
Adaptateur Comparateur Moteur à Réducteur roue Transmission par
de consigne + correcteur courant continu et vis sans fin courroie crantée
Tension Position angulaire Position angulaire Position angulaire
d'induit du rotor du roue 5 de l’arceau 3
Codeur
› 5 incrémental
Schéma fonctionnel
Figure 18
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun Session 2013 MP-PSI
Modélisation du moteur à courant continu
Notation :
i(t) : Le courant de l’induit (A) @mot(t) : La vitesse de rotation du moteur (rad.s”")
e(t) : La force contre électromotrice (V) Cmot(t): Le couple moteur (N.m)
u(t) : La tension aux bornes de l’induit (V) | c(t) : le couple résistant (N.m)
L : L’inductance de l’induit (H) R-1,44 © : La résistance de l’induit (Ohm)
K; : constante de couple K, : Constante de force contre électromotrice
L‘équation de mouvement retenue pour cette partie est :
Cmot(t) = JeWmot(t) + ve @mot © + 200 00
L’équation électrique du moteur est :
di(t)
Les équations du couplage mécanique-électrique sont :
Cmot(t) = K; i(t) 2
Les valeurs de بكا et Ke sont égales et on note pour la suite K;= Ke = K, = 100.
Pour la transformée de Laplace on retiendra les notations suivantes: | I(p), (P) , U(p),
Qmot(P), Cmot(P), C(P) Pour les transformées de Laplace de, respectivement, des fonctions
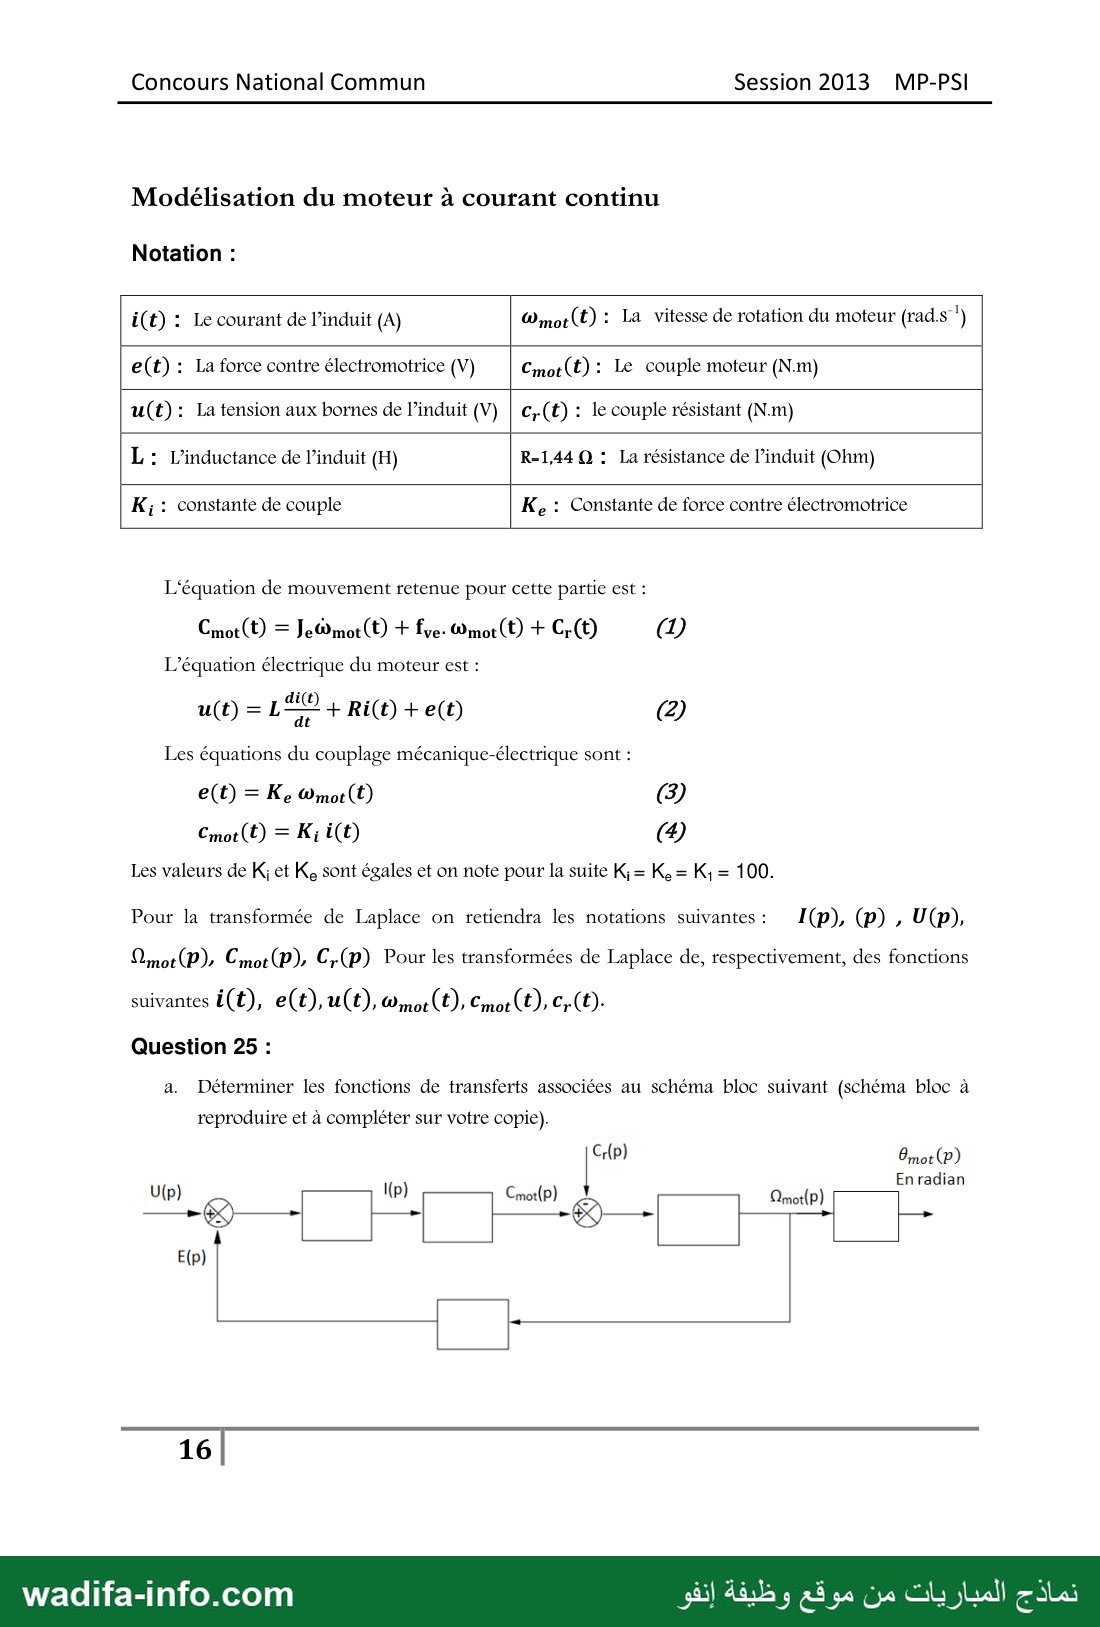
Question 25 :
a. Déterminer les fonctions de transferts associées au schéma bloc suivant (schéma bloc à
reproduire et à compléter sur votre copie).
| Cr(p) Omot(P)
En radi
U(p) CF) Cmot(P) ® Qmot(P) Pace
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun Session 2013 MP-PSI
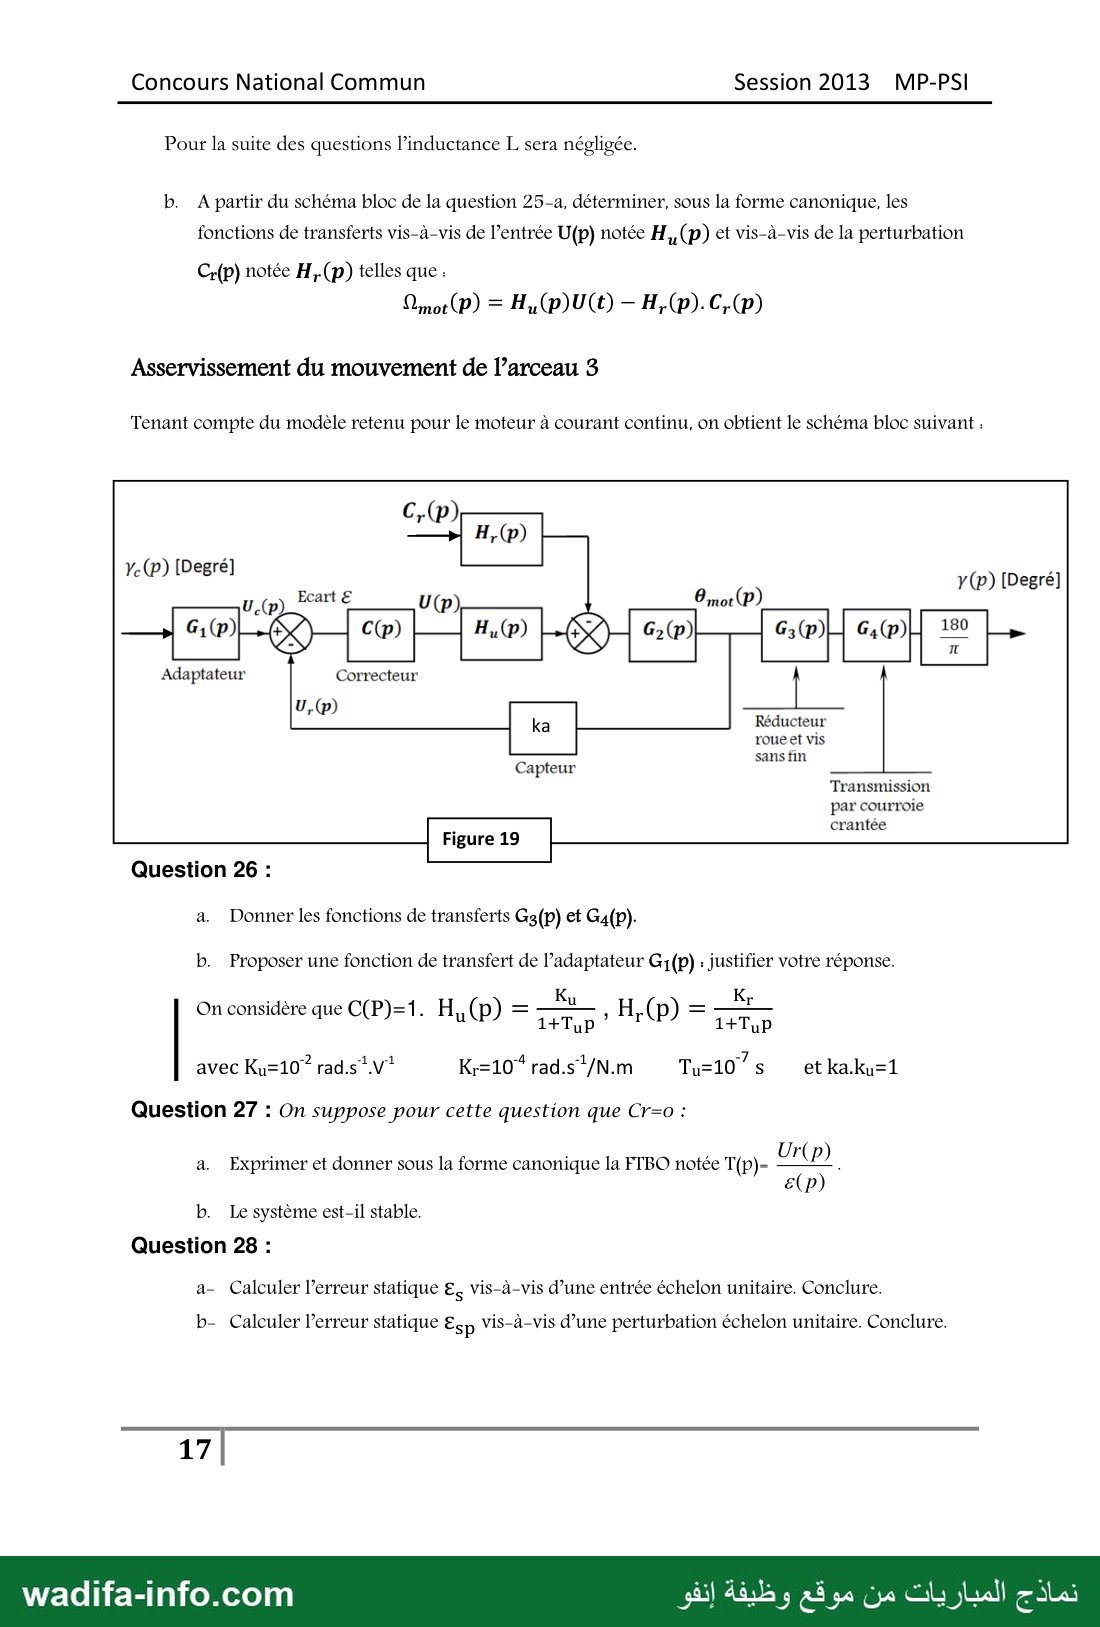
Pour la suite des questions l’inductance L sera négligée.
b. À partir du schéma bloc de la question 25-a, déterminer, sous la forme canonique, les
fonctions de transferts vis-à-vis de l’entrée U(p) notée H, (p) et vis-à-vis de la perturbation
Cr(p) notée H, (p) telles que :
Asservissement du mouvement de l’arceau 3
Tenant compte du modèle retenu pour le moteur à courant continu, on obtient le schéma bloc suivant :
Yc(p) [Degré]
y(p) [Degré]
Omot(P)
Adaptateur Correcteur
Réducteur
roue et vis
sans fin
Capteur
Transmission
par courroie
crantée
Figure 19
Question 26 :
a. Donner les fonctions de transferts Gg(p) et G4(p).
b. Proposer une fonction de transfert de l’adaptateur G1(p) : justifier votre réponse.
1+TuP
On considère que C(P)=1. H,(p) = 7 , H,(®) =
avec Ku=10” rad.s*.v” K,=10*rad.s*/Nm حلصا :امتح
Question 27 : On suppose pour cette question que Cr=o :
Ur(p)
a. Exprimer et donner sous la forme canonique la FTBO notée T(p)-
b. Le système est-il stable.
Question 28 :
a- Calculer l’erreur statique مع vis-à-vis d’une entrée échelon unitaire. Conclure.
b- Calculer l’erreur statique Esp vis-à-vis d’une perturbation échelon unitaire. Conclure.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun Session 2013 MP-PSI
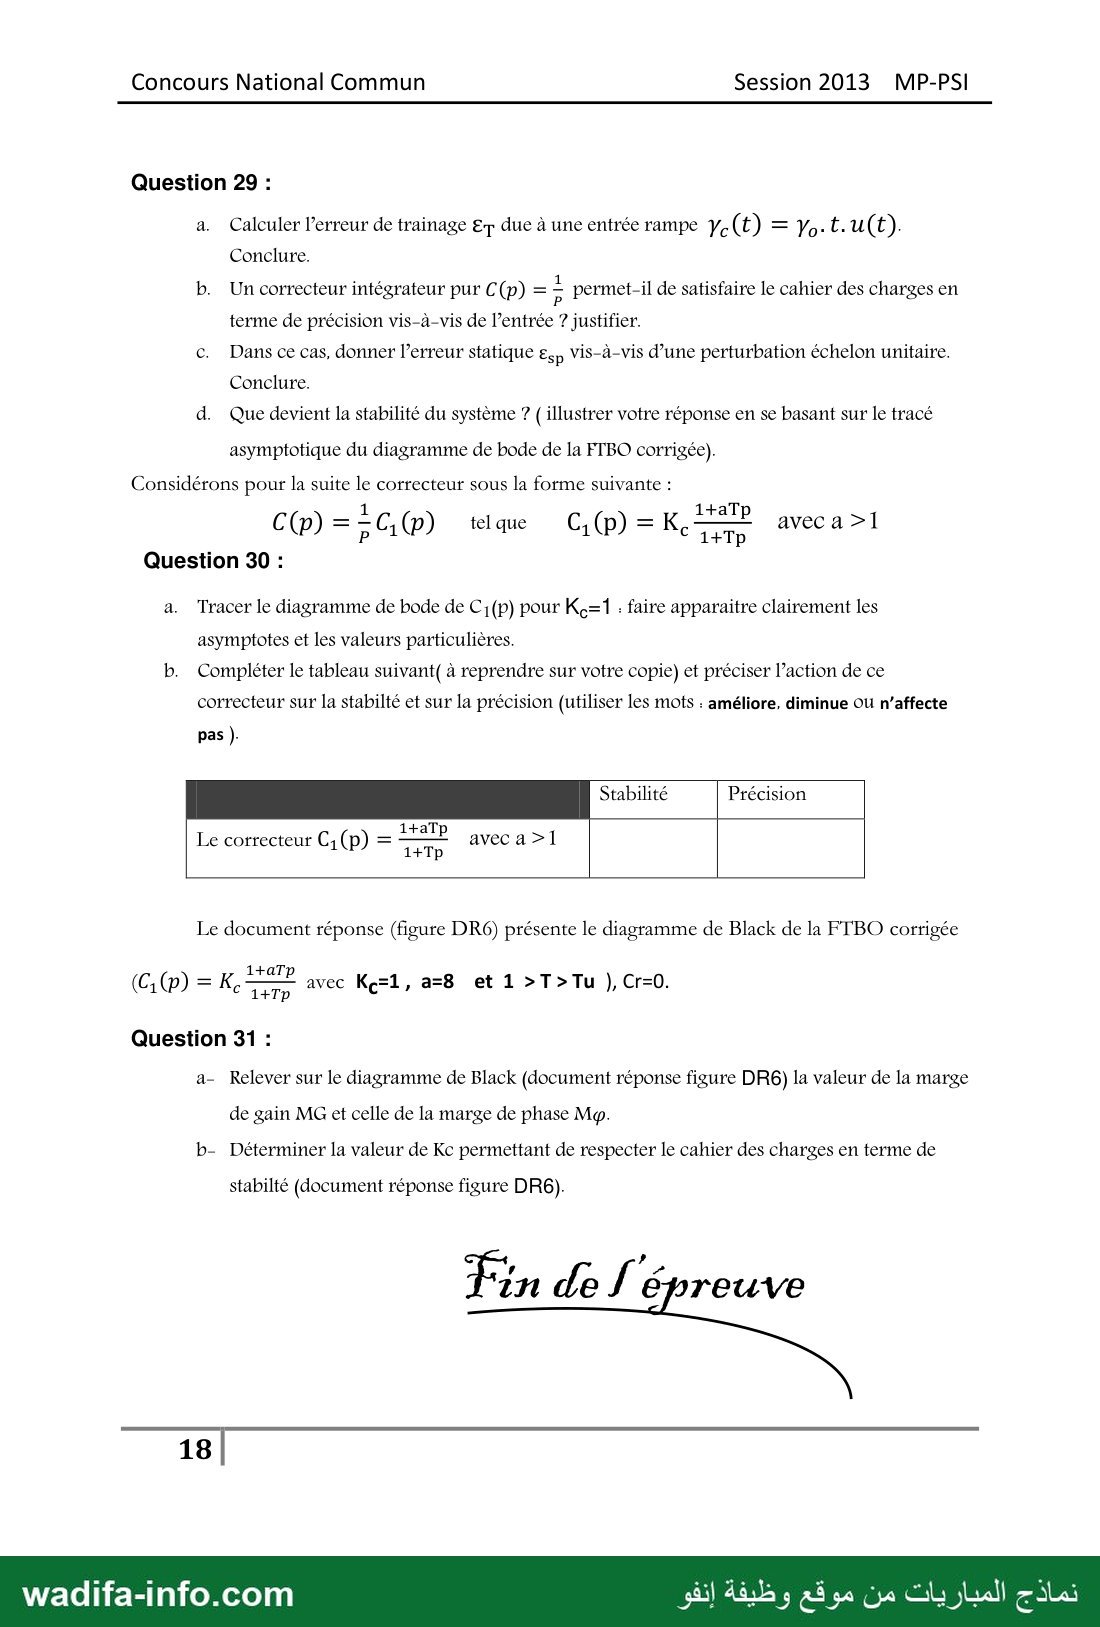
Question 29 :
a. Calculer l’erreur de trainage Ep due à une entrée rampe Y,(t) = y,-t.u(t).
Conclure.
b. Un correcteur intégrateur pur C(p) = permet-il de satisfaire le cahier des charges en
terme de précision vis-à-vis de l’entrée ? justifier.
c. Dans ce cas, donner l’erreur statique esp Vis-à-vis d’une perturbation échelon unitaire.
Conclure.
d. Que devient la stabilité du système 7 ( illustrer votre réponse en se basant sur le tracé
asymptotique du diagramme de bode de la FTBO corrigée).
Considérons pour la suite le correcteur sous la forme suivante :
Question 30 :
1+aTp
€ aveca ‹1
1+Tp
a. Tracer le diagramme de bode de C;(p) pour Ke=1 : faire apparaître clairement les
asymptotes et les valeurs particulières.
b. Compléter le tableau suivant( à reprendre sur votre copie) et préciser l’action de ce
correcteur sur la stabilté et sur la précision (utiliser les mots : améliore, diminue OU n’affecte
pas ).
Stabilité Précision
1+aT
Le document réponse (figure DR6) présente le diagramme de Black de la FTBO corrigée
(C,(p) = شلش ما avec Ke=1, a=8 et 1 ›T›Tu ),Cr=0.
Question 31 :
a- Relever sur le diagramme de Black (document réponse figure DR6) la valeur de la marge
de gain MG et celle de la marge de phase Mœ.
b- Déterminer la valeur de Kc permettant de respecter le cahier des charges en terme de
stabilté (document réponse figure DR6).
Fin ل ول Eprouve
ااا ااا سوه
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Épreuve de Sciences industrielles pour l'ingénieur du Concours National Commun (CNC) 2013, filières MP-PSI (en-tête du sujet), pour l'accès aux écoles d'ingénieurs marocaines. Le support étudié est un système de prise de clichés médicaux (imagerie médicale, arceau porte-tube à rayons X). C'est un problème en quatre parties et 31 questions : analyse fonctionnelle (SADT, FAST), loi de mouvement, guidage et hyperstatisme, codeur incrémental et logique séquentielle (bascules JK), inertie, théorème de l'énergie cinétique, modélisation du moteur à courant continu et asservissement. Le scan contient les 18 pages de l'énoncé ; les documents techniques DT1 à DT3 et les documents réponses DR1 à DR6 n'y figurent pas. Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties sont largement indépendantes. Traitez d'abord ce qui rapporte vite : cinématique des phases (Q3 à Q6), rapports de transmission et codeur (Q9 à Q12), logique JK (Q14 à Q16), puis les fonctions de transfert (Q25 à Q30). Posez une fois pour toutes le rapport global arceau/moteur, K·μ = 1/1200 : il sert dans presque toute la partie IV.
Partie I : analyse fonctionnelle
Question 1 : SADT niveau A0
Le document DR1 n'est pas dans le scan. La décomposition attendue découle directement du texte, qui décrit trois sous-systèmes :
- A1 : positionner le patient par rapport au sol. Entrée : patient à positionner. Sortie : patient à l'iso-centre O. Support : table mobile (3 translations x0, y0, z0).
- A2 : orienter le faisceau de rayons X par rapport au patient. Support : épaule 1, bras d'arceau 2 et arceau 3 (3 rotations d'axes concourants en O).
- A3 : réaliser la prise de clichés. Sortie : clichés de masque et de contraste réalisés. Support : tube émetteur RX, récepteur image, armoire de traitement numérique.
Les données de contrôle (consignes du manipulateur) et l'énergie W arrivent par le haut de chaque boîte ; la sortie de A1 alimente A2, et celle de A2 alimente A3.
Question 2 : schéma cinématique de la table
D'après le FAST, on a trois liaisons glissières en série : bâti 0 → glissière de direction x0 → chariot 1 → glissière de direction y0 → chariot 2 → glissière de direction z0 → table. Chaque glissière est motorisée et asservie en position. Sur DR2, il faut tracer les trois symboles de glissière, orientés selon les trois axes et reliés dans cet ordre.
Partie II : loi de commande de l'arceau 3
Question 3 : allure de la vitesse et de la position
- Vitesse γ̇(t) : un trapèze. Elle monte linéairement de 0 à 10 °/s sur [0, t1], reste constante sur [t1, t2], puis redescend linéairement à 0 sur [t2, t3].
- Position γ(t). Arc de parabole à concavité vers le haut sur [0, t1], droite de pente 10 °/s sur [t1, t2], arc de parabole à concavité vers le bas sur [t2, t3]. La courbe va de −47° à +53°, avec une tangente horizontale au départ et à l'arrivée.
Question 4 : valeurs numériques
- t1 = γ̇(t1)/ap = 10/13, soit t1 ≈ 0,769 s.
- γ(t1) = γ(0) + apt12/2 = −47 + 3,85, soit γ(t1) ≈ −43,15°.
- Course totale : 53 − (−47) = 100°. Par symétrie, l'accélération et la décélération couvrent 2 × 3,85 = 7,69°. Il reste 92,31° à 10 °/s, soit 9,23 s. Donc t2 = 0,769 + 9,231 = 10,0 s.
- t3 = t2 + t1 ≈ 10,77 s. On retrouve la formule Δγ/V + V/a = 10 + 0,769.
- γ(t2) = 53 − 3,85, soit γ(t2) ≈ 49,15°.
Question 5 : instants t4 et t5
On attend 10 s après t3, donc t4 = 20,77 s. Pour passer de 0 à −30 °/s avec |a| = 13 °/s², il faut 30/13 = 2,31 s, donc t5 ≈ 23,08 s.
Question 6 : retour rapide
- a. La course de retour est de 100° (retour au point de départ). Trp = Δγ/V + V/a = 100/30 + 30/13 = 3,33 + 2,31, soit Trp ≈ 5,64 s. Vérification : les deux rampes couvrent 2 × 30²/(2 × 13) = 69,2°, ce qui est inférieur à 100°. Le palier à vitesse constante existe donc bien.
- b. L'aller en petite vitesse dure 10,77 s. Le retour rapide est environ 1,9 fois plus court. La phase lente sert uniquement à contrôler l'absence de collision ; les autres passages se font en grande vitesse, ce qui réduit la durée de l'examen (le patient doit rester immobile).
Partie III : guidage de l'arceau 3 par rapport au bras 2
Question 7 : liaison équivalente
L'arceau ne peut que tourner autour de l'axe de son arc de cercle. La liaison équivalente est donc une liaison pivot d'axe (O, x2 = x3).
Question 8 : mobilité et hyperstatisme
Composition d'une zone de guidage (figure 9).
- 10 liaisons pivots, soit 10 × 5 = 50 inconnues : 2-G11, 2-P1, P1-G12, P1-G13, 2-G14, 2-P2, P2-G15, P2-G16, 2-G17, 2-G18.
- 8 liaisons ponctuelles : 6 à 2 inconnues et 2 à 1 inconnue, soit 14 inconnues.
- Total : Ns = 64 par zone.
- a. Mobilité. La mobilité utile vaut mu = 1 (la rotation de l'arceau). Les galets G11 à G16 roulent sans glisser : leur rotation propre est imposée par celle de l'arceau. Les galets G17 et G18 ne transmettent qu'un effort normal : leur rotation propre est libre, ce qui fait 2 mobilités internes par zone. Pour l'ensemble du guidage (deux zones) : m = 1 + 4 = 5. Pour une seule zone : m = 3.
- b. Hyperstatisme. On applique h = Ns − 6(p − 1) + m. Les pièces sont le bras 2 (référence), l'arceau 3 et, pour chaque zone, P1, P2 et 8 galets, soit 21 pièces mobiles. Ns = 2 × 64 = 128, d'où h = 128 − 126 + 5, soit h = 7. Pour une seule zone : h = 64 − 66 + 3 = 1. La seconde zone ajoute donc les 6 inconnues d'une pivot déjà réalisée. Vérification par la cinématique : γ = 36 − 22 + 1 = 15 cycles, Ec = 90, Nc = 20 + 12 × 4 + 4 × 5 = 88, et h = m − Nc + Ec = 5 − 88 + 90 = 7. Si l'on oublie les mobilités internes (m = 1), on trouve h = 3 : c'est l'erreur classique.
- c. Intérêt d'une liaison hyperstatique : plus grande rigidité et meilleure stabilité du guidage, répartition des efforts sur plusieurs galets (moins de pression de contact), meilleure précision de positionnement du faisceau. En contrepartie, il faut des tolérances serrées ou des réglages (tendeurs, palonniers) et le coût est plus élevé.
Partie IV.1 : codeur et moteur
Question 9 : rapport de la courroie
La courroie est inextensible et ne glisse pas. La vitesse de la courroie est donc la même sur la poulie (rayon Rp) et sur l'arceau, qui joue le rôle de grande poulie (rayon R) : Rp·ω5/2 = R·ω3/2. On obtient K = Rp/R = 30/720 = 1/24 ≈ 0,0417.
Question 10 : résolution du codeur
- a. Le rapport global vaut ω3/2/ωmot = K·μ = (1/24)(1/50) = 1/1200. D'où Δθmot = 1200 × 10−3, soit Δθmot = 1,2°.
- b. En exploitant les fronts des deux voies, on obtient 4N points par tour. Il faut 360/(4N) ≤ 1,2, soit N ≥ 75 traits/tour. Le codeur retenu a 250 traits : sa résolution est de 0,36° sur le moteur, soit 3·10−4° sur l'arceau. Il convient.
Question 11 : rotation dans le sens opposé
Les deux signaux gardent la même forme, mais le déphasage d'un quart de période s'inverse. Dans le sens de la figure 13, la voie A est en avance sur B ; dans l'autre sens, la voie B passe à 1 un quart de période avant A. C'est ce qui permet à la carte de détecter le sens de rotation (comptage ou décomptage).
Question 12 : fréquence du signal
ωmot = 30 × 1200 = 36 000 °/s, soit 100 tr/s (6 000 tr/min). La fréquence d'une voie est fc = 100 × 250, soit fc = 25 kHz. Remarque : 6 000 tr/min dépasse la vitesse maximale de 4 500 tr/min annoncée dans le tableau du moteur. Signalez-le sur la copie : avec les rapports donnés, le moteur serait en survitesse en grande vitesse.
Question 13 : chronogramme JK
Le document DR3 n'est pas dans le scan. Méthode : la sortie ne change qu'aux fronts montants de CLK. À chaque front, on lit J et K : 00 donne le maintien, 01 la mise à 0, 10 la mise à 1, 11 le basculement (Q devient Q̄). Entre deux fronts, Q reste constant.
Question 14 : table de Karnaugh
| Qn \ JK | 00 | 01 | 11 | 10 |
|---|---|---|---|---|
| 0 | 0 | 0 | 1 | 1 |
| 1 | 1 | 0 | 0 | 1 |
b. En regroupant les cases, on obtient Qn+1 = J·Q̄n + K̄·Qn.
Question 15 : nombre de bascules
Il y a 1024 états (de 0 à 1023) et 1024 = 210. Il faut donc 10 bascules (10 bits).
Question 16 : compteur asynchrone 3 bits
On utilise trois bascules JK avec J = K = 1 (mode basculement). CLK0 reçoit la voie A. CLK1 est relié à Q̄0 et CLK2 à Q̄1 : les bascules sont actives sur front montant, et pour compter il faut que le bit suivant bascule quand le bit précédent passe de 1 à 0. Les sorties sont Q0 (poids faible), Q1 et Q2. Si l'on reliait CLKi+1 à Qi, on obtiendrait un décompteur.
Partie IV.1.2 : inertie et choix du moteur
Question 17 : centre d'inertie du demi-cercle
On a une symétrie par rapport au plan (O, x3, y3), donc zG = 0, et xG = 0 (courbe plane). On intègre sur l'arc, paramétré par l'angle θ ∈ [0, π] : y = −R sin θ (l'arc est du côté de −y3 sur la figure 15). On trouve yG = (1/πR)∫(−R sin θ)R dθ = −2R/π. Résultat : OG = −(2R/π) y3, soit environ −0,458 m pour R = 0,72 m. Le théorème de Guldin donne le même résultat : l'aire de la sphère vaut la longueur de l'arc multipliée par le périmètre décrit par G.
Question 18 : demi-cylindre creux
L'axe de révolution est x3, O est à mi-hauteur, et le plan de coupe contient x3. Les produits d'inertie sont nuls : la pièce est symétrique par rapport au plan x = 0 et par rapport au plan qui contient l'axe et le milieu de la demi-couronne.
I(O,S) = diag( A, B, B ), avec A = m(R12 + R22)/2 et B = C = m(R12 + R22)/4 + m h2/12.
Question 19 : inertie de l'arceau autour de (O, x3)
- C1 et C2 sont les semelles, des demi-cylindres minces de rayons r et R et de largeur H. La masse de C1 vaut ρπrH et son inertie m r2 = ρπr3H (cas R1 = R2 = r de Q18). De même, l'inertie de C2 vaut ρπR3H.
- C3 et C4 sont les âmes, des demi-couronnes planes de rayons r et R (cas h → 0 de Q18). La masse de chacune vaut ρπ(R2 − r2)/2 et son inertie m(R2 + r2)/2 = ρπ(R4 − r4)/4.
I3 = ρπ[ H(R3 + r3) + (R4 − r4)/2 ]. La cote a (écart entre les âmes) n'intervient pas.
Question 20 : énergies cinétiques
- a. L'arceau tourne autour de l'axe fixe (O, x3), puisque α = β = 0. On a T(3/R0) = ½ JΔ γ̇2 avec JΔ = A3 + m3(yG32 + zG32) par Huygens. Numériquement, JΔ = 160 + 260(0,1002 + 0,2312), soit JΔ ≈ 176,5 kg·m².
- b. T(rotor) = ½ Jmot ωmot2.
- c. La roue tourne à ω5 = μωmot, donc T(roue 5) = ½ JR μ2 ωmot2.
- d. La vis est liée au rotor, donc T(vis 4) = ½ Jv ωmot2.
- e. Avec γ̇ = Kμ ωmot : Je = Jmot + Jv + μ2JR + (Kμ)2JΔ. Numériquement, Je = 6·10−4 + 0,4·10−4 + 0,004·10−4 + 1,23·10−4 ≈ 7,6·10−4 kg·m². L'énoncé impose ensuite 8,2·10−4 kg·m² : même ordre de grandeur, valeur majorée. Utilisez la valeur imposée pour la suite.
Question 21 : puissances
- Puissances extérieures : le couple moteur donne Cmot·ωmot. La pesanteur sur l'arceau donne P = −m3 g żG3, où z est la cote verticale de G3. Les liaisons avec le bâti sont parfaites (0) et le frein est inactif (0).
- Puissances intérieures : frottement visqueux −fve ωmot2, frottement sec −|Cr|·|ωmot| (il s'oppose toujours au mouvement). Les autres liaisons sont parfaites et la courroie roule sans glisser (0).
Question 22 : théorème de l'énergie cinétique
Hypothèse : z2 = z0 est vertical et la rotation se fait autour de x2 (le document DT2 n'est pas dans le scan). La hauteur de G3 vaut alors yG3 sin γ + zG3 cos γ. On écrit dT/dt = Je ωmot ω̇mot = Pext + Pint, puis on divise par ωmot :
Cmot(t) = Je ω̇mot + fve ωmot + Cr + m3 g Kμ (yG3 cos γ − zG3 sin γ), avec Cr du signe de ωmot.
Question 23 : couple en fin d'accélération de la phase b
Dans le sens négatif : ωmot = −30 × 1200 °/s, soit −628,3 rad/s, et ω̇mot = −13 × 1200 °/s², soit −272,3 rad/s².
- Terme d'inertie : Jeω̇ = 8,2·10−4 × (−272,3) ≈ −0,22 N·m.
- Frottement visqueux : fveω = 2,47·10−3 × (−628,3) ≈ −1,55 N·m.
- Frottement sec : −1,55 N·m.
- Pesanteur, avec γ = 18,5° : 2600 × (−0,100 × 0,948 − 0,231 × 0,317)/1200 ≈ −0,36 N·m.
Cmot ≈ −3,7 N·m, soit |Cmot| ≈ 3,7 N·m. Point incertain : le signe du terme de pesanteur dépend de l'orientation donnée sur DT2. Dans le cas contraire, on trouve |Cmot| ≈ 3,0 N·m.
Question 24 : puissance et conclusion
P = |Cmot|·|ωmot| ≈ 3,7 × 628, soit P ≈ 2,3 kW. C'est inférieur à Pmax = 2,7 kW, et le couple reste inférieur au couple nominal de 4 N·m (et au couple crête de 7 N·m). Le moteur convient du point de vue du couple et de la puissance, mais la vitesse de 6 000 tr/min dépasse la valeur Nmax du tableau : c'est un point à signaler (voir Q12).
Partie IV.2 : asservissement de position
Question 25 : modèle du moteur
- a. Les blocs du schéma sont, dans l'ordre : 1/(R + Lp) (de U − E vers I), Ki (de I vers Cmot), 1/(fve + Jep) (de Cmot − Cr vers Ωmot), 1/p (de Ωmot vers θmot) et, sur le retour, Ke (de Ωmot vers E).
- b. Avec L = 0 : Hu(p) = Ku/(1 + Tup) et Hr(p) = Kr/(1 + Tup). Les constantes valent Ku = Ki/(Rfve + KiKe), Kr = R/(Rfve + KiKe) et Tu = RJe/(Rfve + KiKe). Avec K1 = 100, on retrouve Ku ≈ 10−2, Kr ≈ 1,4·10−4 et Tu ≈ 1,2·10−7 s, cohérents avec les valeurs données ensuite.
Question 26 : réducteur, courroie et adaptateur
- a. G3(p) = μ = 1/50 et G4(p) = K = 1/24 (gains purs). G2(p) = 1/p.
- b. Il faut que ε = 0 lorsque γ = γc. L'adaptateur doit donc reproduire la chaîne de retour : conversion des degrés en radians, passage à l'angle moteur, puis gain du capteur. G1 = ka·(π/180)/(Kμ) = 1200π ka/180 ≈ 20,9 ka (gain pur).
Question 27 : FTBO (Cr = 0, C = 1)
a. T(p) = kaKu/[p(1 + Tup)] = 1/[p(1 + 10−7p)] : classe 1, ordre 2, gain KBO = 1 s−1.
b. L'équation caractéristique en boucle fermée est Tup2 + p + 1 = 0. Ses coefficients sont tous positifs (ordre 2), donc le système est stable. La phase ne descend jamais jusqu'à −180°.
Question 28 : erreurs statiques
- a. La FTBO est de classe 1, donc εs = 0 pour un échelon : le cahier des charges est respecté.
- b. Avec γc = 0, on trouve ε = kaHrCr/(p + kaCHu). Pour Cr = 1/p et C = 1 : εsp = Kr/Ku, soit εsp = 10−2 (non nulle). Le cahier des charges n'est pas respecté : l'intégration (1/p) est placée après le point d'entrée de la perturbation, pas en amont.
Question 29 : correcteur intégral
- a. Pour une rampe γ0t, avec une classe 1 et KBO = 1 : εT = G1γ0/KBO ≈ 20,9 kaγ0 ≠ 0. Le cahier des charges n'est pas respecté.
- b. Avec C = 1/p, la FTBO devient de classe 2, donc εs = 0 et εT = 0. La précision vis-à-vis de l'entrée est satisfaite.
- c. On a ε = kaHrCr·p/(p2 + kaHu). Pour Cr = 1/p, εsp = 0 : l'intégrateur se trouve maintenant en amont de la perturbation.
- d. La FTBO devient 1/[p2(1 + Tup)]. Sur le diagramme de Bode, le gain a une pente de −40 dB/déc et coupe 0 dB à ω = 1 rad/s, puis passe à −60 dB/déc après 107 rad/s. La phase part de −180° et descend vers −270°. La marge de phase est nulle ou négative : le système bouclé devient instable. On le voit aussi sur l'équation caractéristique Tup3 + p2 + 1, à laquelle il manque le terme en p.
Question 30 : correcteur à avance de phase
- a. C1(p) = (1 + aTp)/(1 + Tp) avec a > 1. Gain : 0 dB jusqu'à 1/(aT), pente de +20 dB/déc entre 1/(aT) et 1/T, puis palier à 20 log a. Phase : elle part de 0°, atteint un maximum φm = arcsin[(a − 1)/(a + 1)] à ωm = 1/(T√a), où le gain vaut 10 log a, puis revient à 0°. Pour a = 8 : palier à 18,1 dB, φm ≈ 51,1° et gain de 9 dB à ωm.
- b. Stabilité : améliore (apport de phase près de la pulsation de coupure). Précision : n'affecte pas (gain statique de 1, classe inchangée).
Question 31 : diagramme de Black
Le document DR6 n'est pas dans le scan : [illisible dans le scan]. Méthode : MG est l'opposé du gain en dB au point où la courbe coupe l'axe −180°. Mφ vaut 180° plus la phase au point où la courbe coupe l'axe 0 dB. Pour régler Kc, on translate verticalement la courbe de 20 log Kc. On relève le décalage qui donne MG = 10 dB, puis celui qui donne Mφ = 45°, et on retient la valeur de Kc la plus contraignante. La marge de phase ne peut pas dépasser environ 51° (φm du correcteur), ce qui laisse peu de latitude.
💡 À retenir pour le CNC (SII) : la loi en trapèze de vitesse (t = Δθ/V + V/a) ; les rapports de transmission (poulies-courroie, roue et vis sans fin) et leur produit ; la résolution d'un codeur (N, 2N ou 4N points par tour) ; les bascules JK (Qn+1 = JQ̄ + K̄Q) et les compteurs asynchrones ; le calcul de m et h en comptant les mobilités internes ; le centre d'inertie et les matrices d'inertie des formes usuelles, avec Huygens ; l'inertie équivalente ramenée à l'arbre moteur et le théorème de l'énergie cinétique ; le modèle du moteur à courant continu (Ku, Tu, Kr) ; la position de l'intégrateur par rapport à la perturbation ; le correcteur à avance de phase (φm, ωm) et la lecture des marges sur le diagramme de Black. Entraînez-vous aussi aux documents réponses (SADT, schéma cinématique), qui manquent dans ce scan.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1733/نموذج-المباراة-الوطنية-المشتركة-CNC-2013-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
