
نموذج المباراة الوطنية المشتركة CNC 2010: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1731/نموذج-المباراة-الوطنية-المشتركة-CNC-2010-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2010)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2010
- عدد الصفحات
- 19
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
Concours National Commun session : 2010
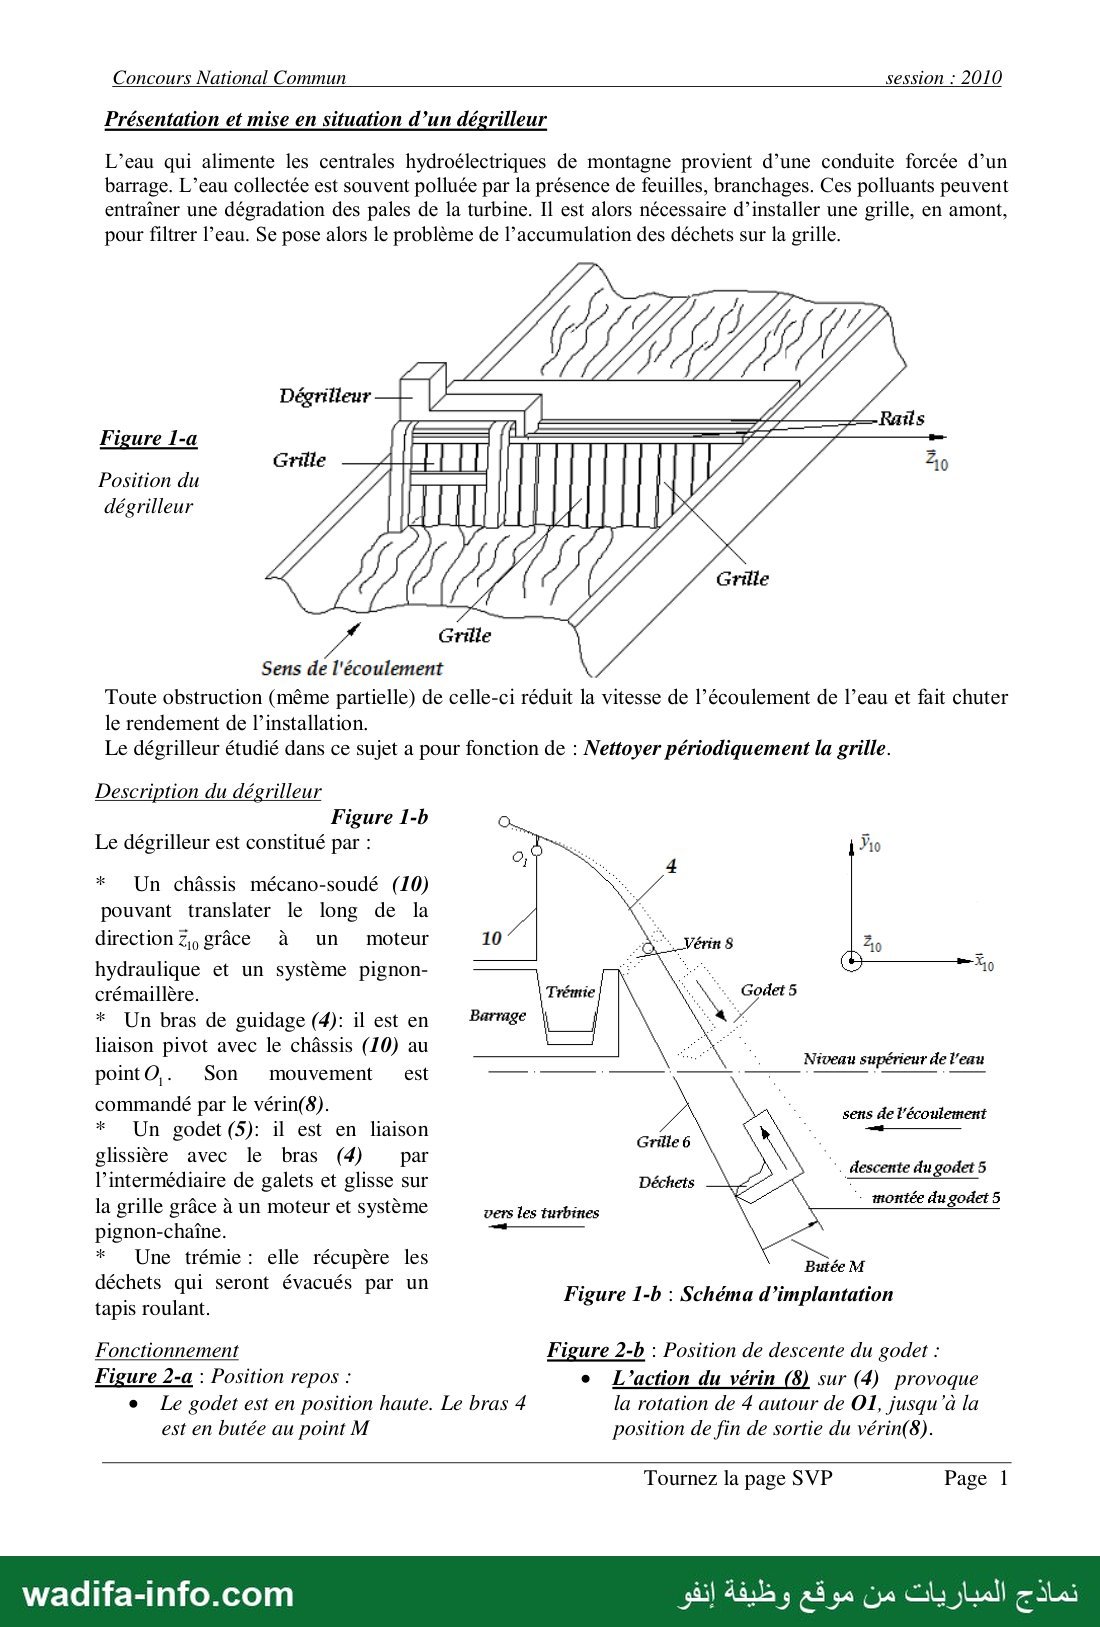
Présentation et mise en situation d’un dégrilleur
L’eau qui alimente les centrales hydroélectriques de montagne provient d’une conduite forcée d’un
barrage. L’eau collectée est souvent polluée par la présence de feuilles, branchages. Ces polluants peuvent
entraîner une dégradation des pales de la turbine. Il est alors nécessaire d’installer une grille, en amont,
pour filtrer l’eau. Se pose alors le problème de l’accumulation des déchets sur la grille.
Figure 1-a
Position du
dégrilleur
Grille
Sens de l'écoulement
Toute obstruction (même partielle) de celle-ci réduit la vitesse de l’écoulement de l’eau et fait chuter
le rendement de l’installation.
Le dégrilleur étudié dans ce sujet a pour fonction de : Nettoyer périodiquement la grille.
Description du dégrilleur
Figure 1-b
Le dégrilleur est constitué par :
* Un châssis mécano-soudé (10)
pouvant translater le long de la
direction Z, grâce à un moteur
hydraulique et un système pignon-
crémaillère.
* Un bras de guidage (4): il est en
liaison pivot avec le châssis (70) au
pointO,. Son mouvement est
commandé par le vérin(8) ; 0" nt 7 atom
* Un godet (5): il est en liaison ———
glissière avec le bras (4) par chargent tu podets
l’intermédiaire de galets et glisse sur ere
la grille grâce à un moteur et système moudfés maires montés Anges
pignon-chaîne. بانس 44
Une trémie : elle récupère les BéeM
déchets qui seront évacués par un
1 Figure 1-b : Schéma d’implantation
tapis roulant.
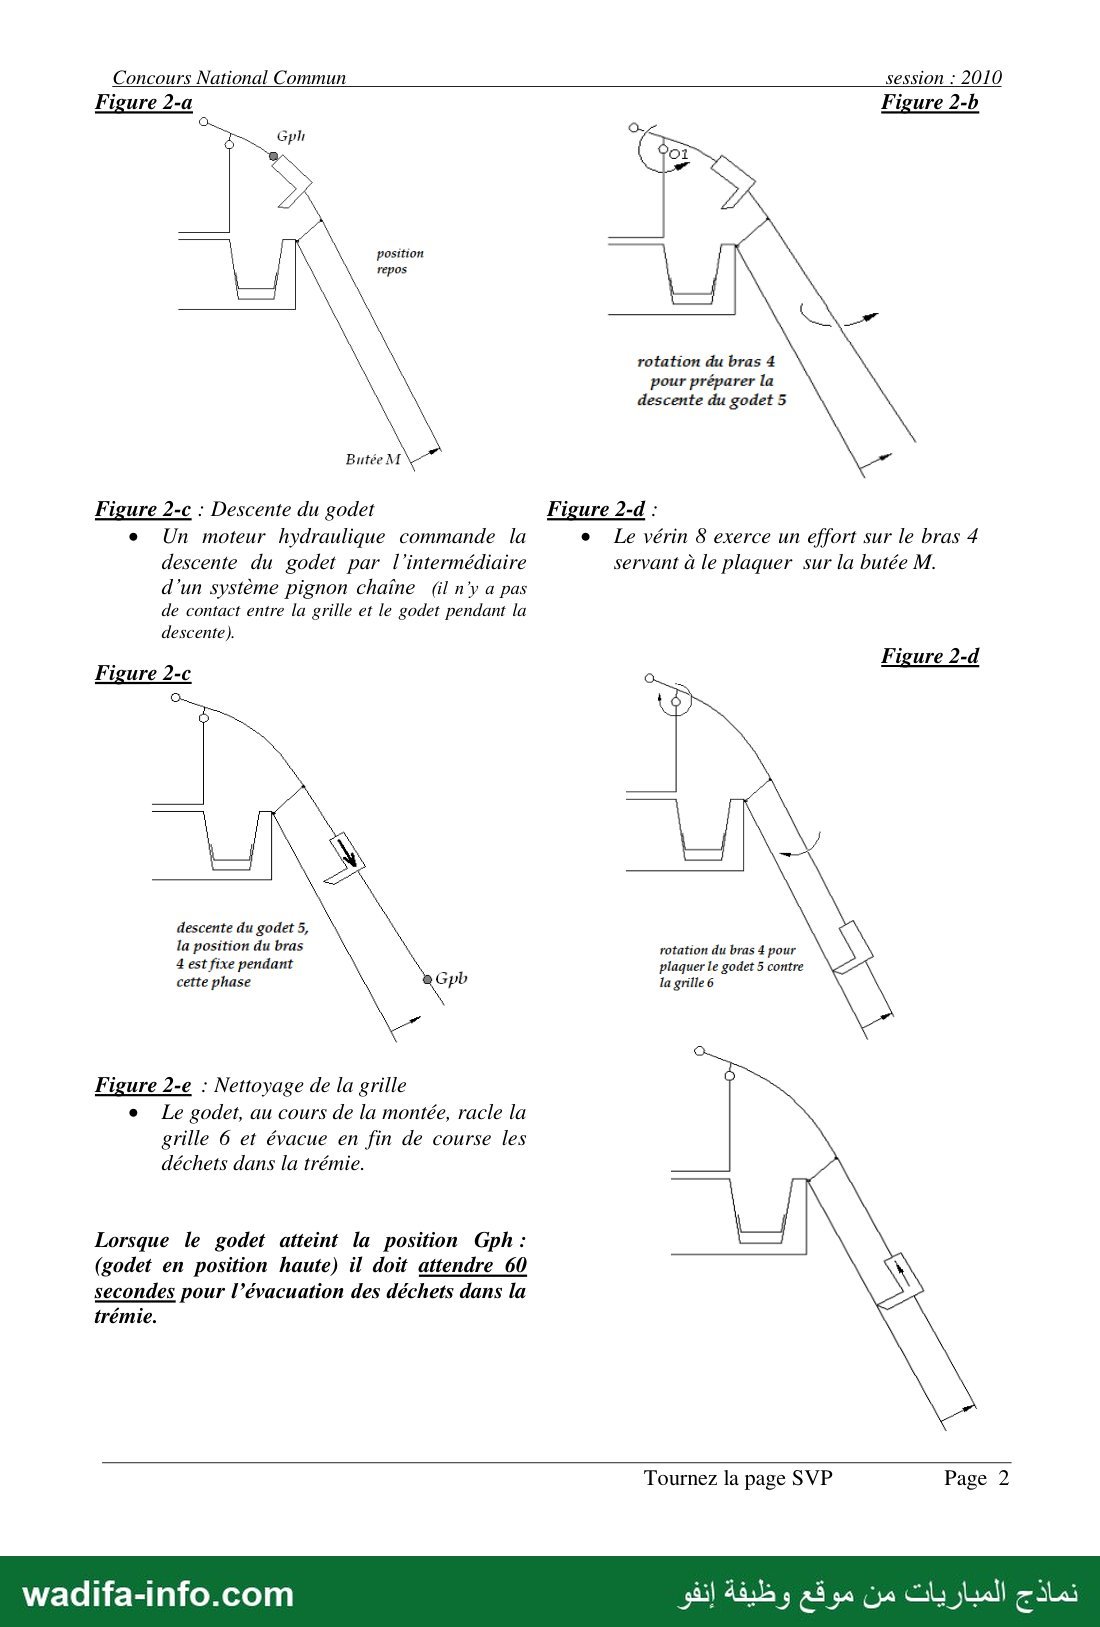
Fonctionnement Figure 2-b : Position de descente du godet :
Figure 2-a : Position repos : e L'action du vérin (8) sur (4) provoque
e Le godet est en position haute. Le bras 4 la rotation de 4 autour de O1, jusqu'à la
est en butée au point M position de fin de sortie du vérin(8).
Tournez la page SVP Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
session : 2010
Figure 2-b
rotation du bras 4
pour préparer la
descente du godet 5
Figure 2-d :
e Le vérin 8 exerce un effort sur le bras 4
servant à le plaquer sur la butée M.
Figure 2-d
rotation du bras 4 pour
plaquer le godet 5 contre
la grille 6
Tournez la page SVP Page 2
نماذج المباريات من موقع وظيفة إنفو
Concours National Commun
Figure 2-a
position
repos
Butée M
Figure 2-c : Descente du godet
e Un moteur hydraulique commande la
descente du godet par l’intermédiaire
d’un système pignon chaîne (il n'y a pas
de contact entre la grille et le godet pendant la
descente).
Figure 2-c
descente du godet 5,
la position du bras
4 est fixe pendant
cette phase
Figure 2-e : Nettoyage de la grille
e Le godet, au cours de la montée, racle la
grille 6 et évacue en fin de course les
déchets dans la trémie.
Lorsque le godet atteint la position Gph :
(godet en position haute) il doit attendre 0
secondes pour l’évacuation des déchets dans la
trémie.
wadifa-info.com
— صفحة 3 —
Concours National Commun session : 2010
Partie I°- Analyse fonctionnelle et étude de systèmes logiques :
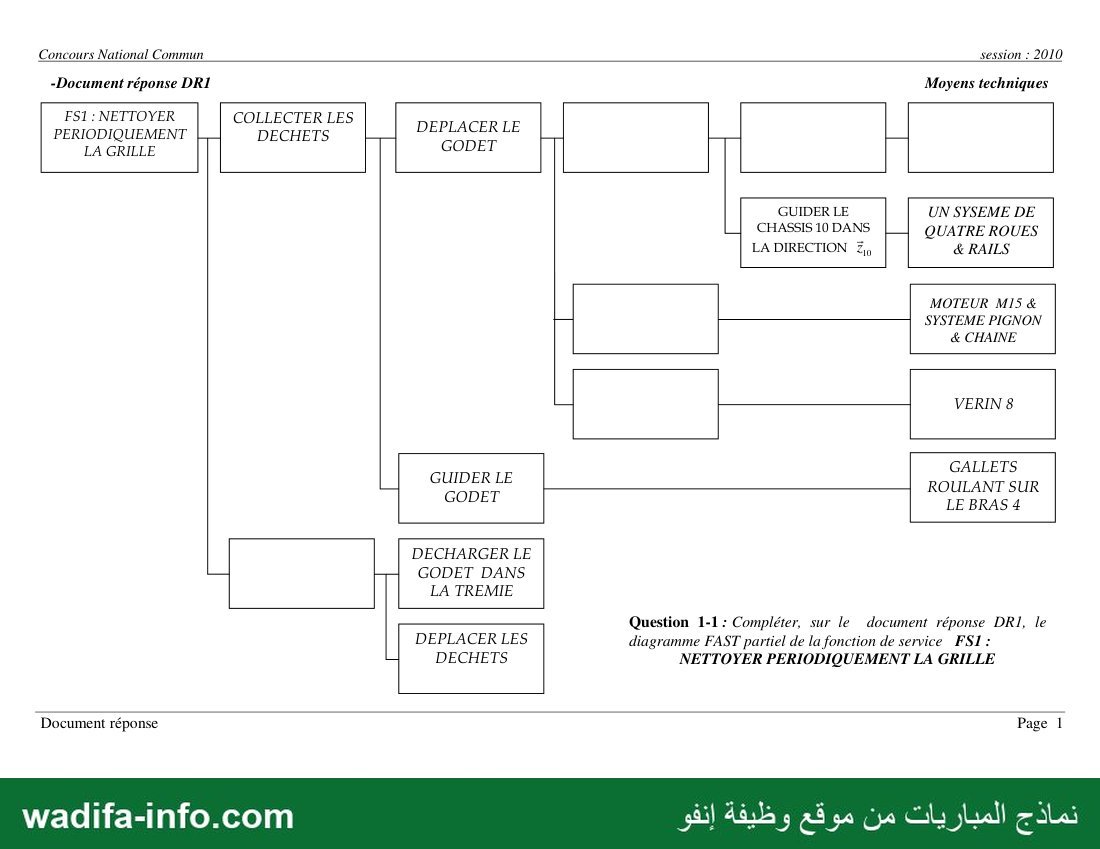
Question 1-1 : Compléter sur le document réponse DR] le diagramme FAST partiel de la fonction
de service FS1 : NETTOYER PERIODIQUEMENT LA GRILLE
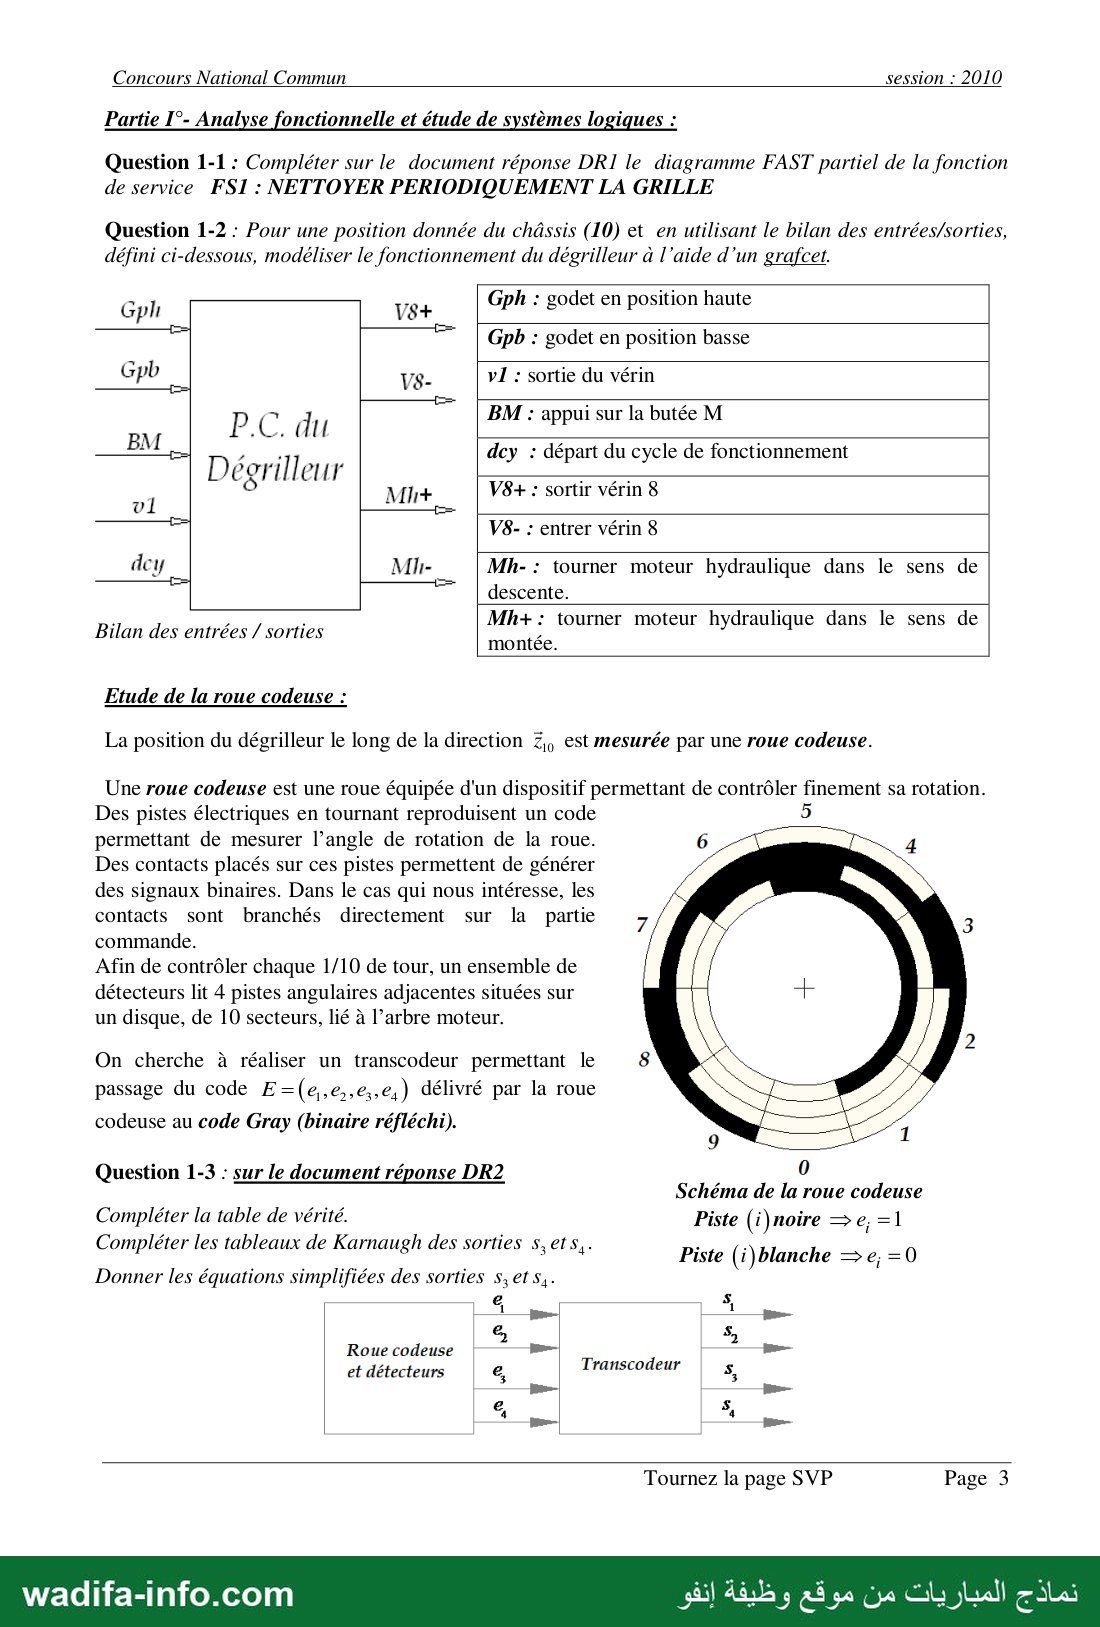
Question 1-2 : Pour une position donnée du châssis (10) et en utilisant le bilan des entrées/sorties,
défini ci-dessous, modéliser le fonctionnement du dégrilleur à l’aide d’un grafcet.
Gph : godet en position haute
Gpb : godet en position basse
vl : sortie du vérin
5 BM : appui sur la butée M
P.C. du 8
dcy : départ du cycle de fonctionnement
Dégrilleur
178+ : sortir vérin 8
V8- : entrer vérin 8
Mh- : tourner moteur hydraulique dans le sens de
descente.
Mh+: tourner moteur hydraulique dans le sens de
montée.
Bilan des entrées / sorties
Etude de la roue codeuse :
La position du dégrilleur le long de la direction Z, est mesurée par une roue codeuse.
Une roue codeuse est une roue équipée d'un dispositif permettant de contrôler finement sa rotation.
Des pistes électriques en tournant reproduisent un code
permettant de mesurer l’angle de rotation de la roue.
Des contacts placés sur ces pistes permettent de générer
des signaux binaires. Dans le cas qui nous intéresse, les
contacts sont branchés directement sur la partie
commande.
Afin de contrôler chaque 1/10 de tour, un ensemble de
détecteurs lit 4 pistes angulaires adjacentes situées sur
un disque, de 10 secteurs, lié à l’arbre moteur.
On cherche à réaliser un transcodeur permettant le
passage du code E=(e,e,,e,,e,) délivré par la roue
codeuse au code Gray (binaire réfléchi).
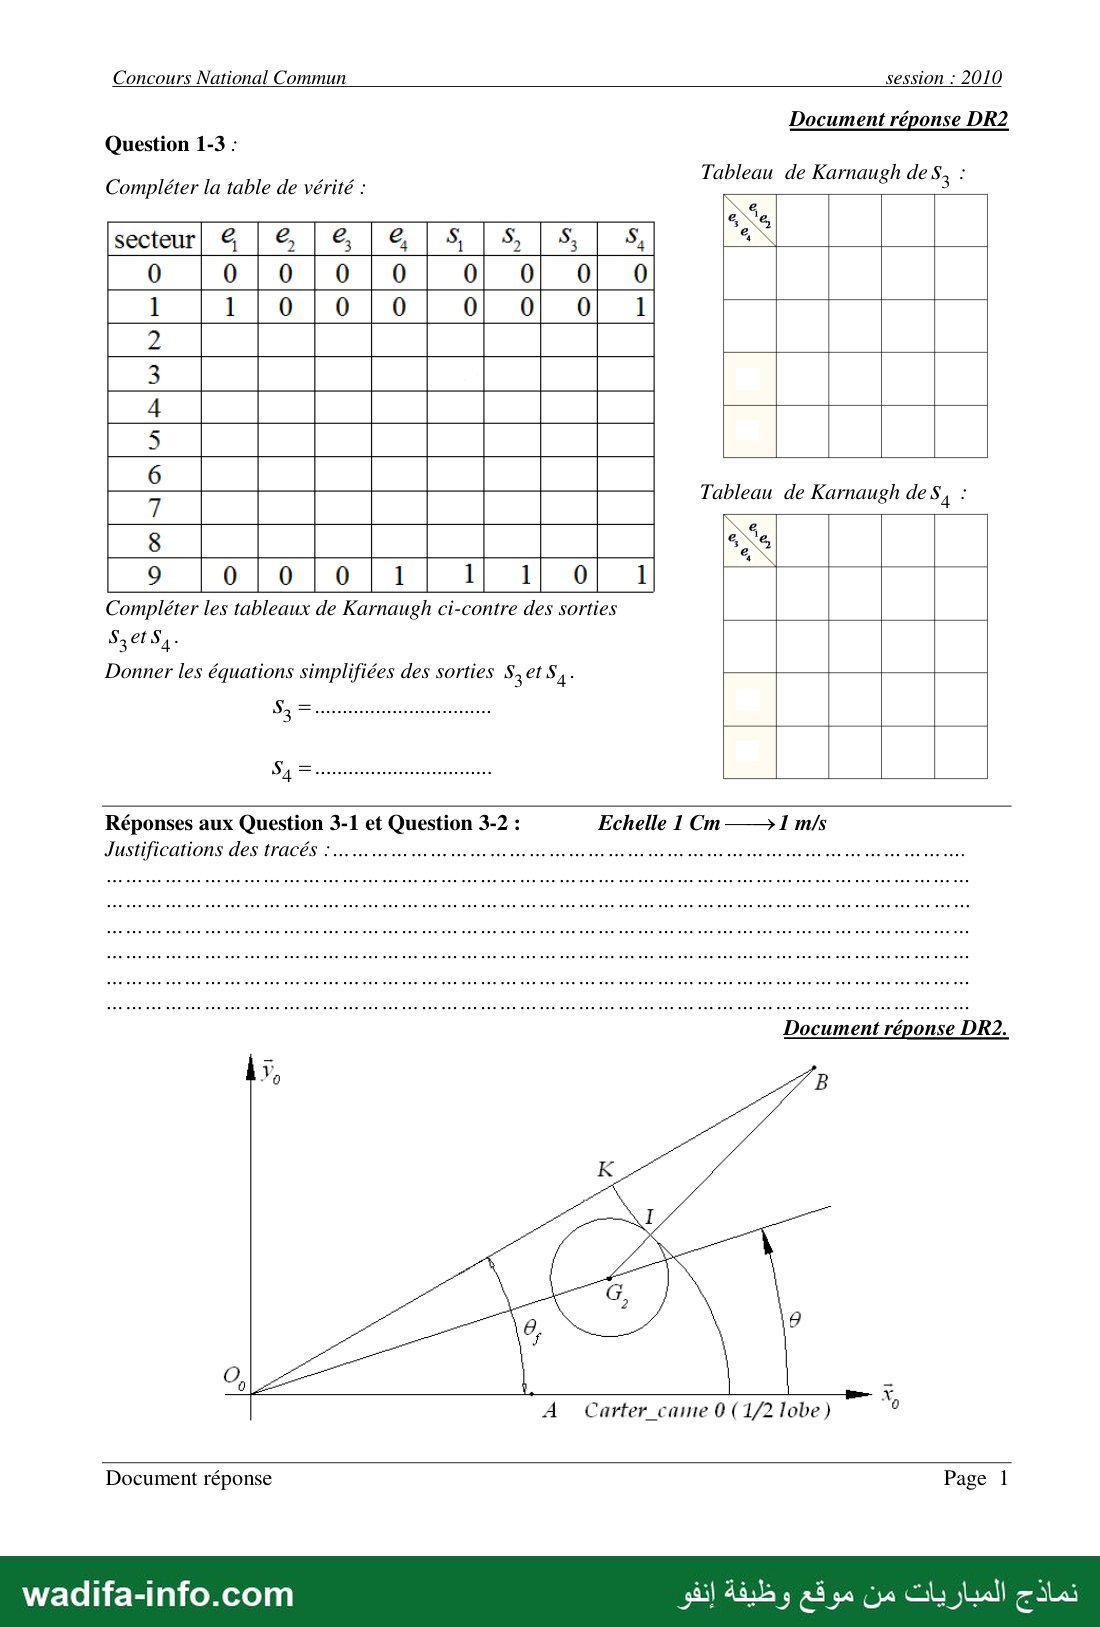
Question 1-3 : sur le document réponse DR2
Schéma de la roue codeuse
Compléter la table de vérité. Piste (i)noire —e, =1
Compléter les tableaux de Karnaugh des sorties s,ets,. Piste (i ) blanche = و =0
Donner les équations simplifiées des sorties s,ets,.
56 5
| الحا سي
Roue codeuse | ب | اقب
et détecteurs e Transcodeur كه
ا انتما
4 ادوع 4 tr
Tournez la page SVP Page 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun session : 2010
Partie 11" - Etude mécanique du dégrilleur :
Etude dynamique du dégrilleur :
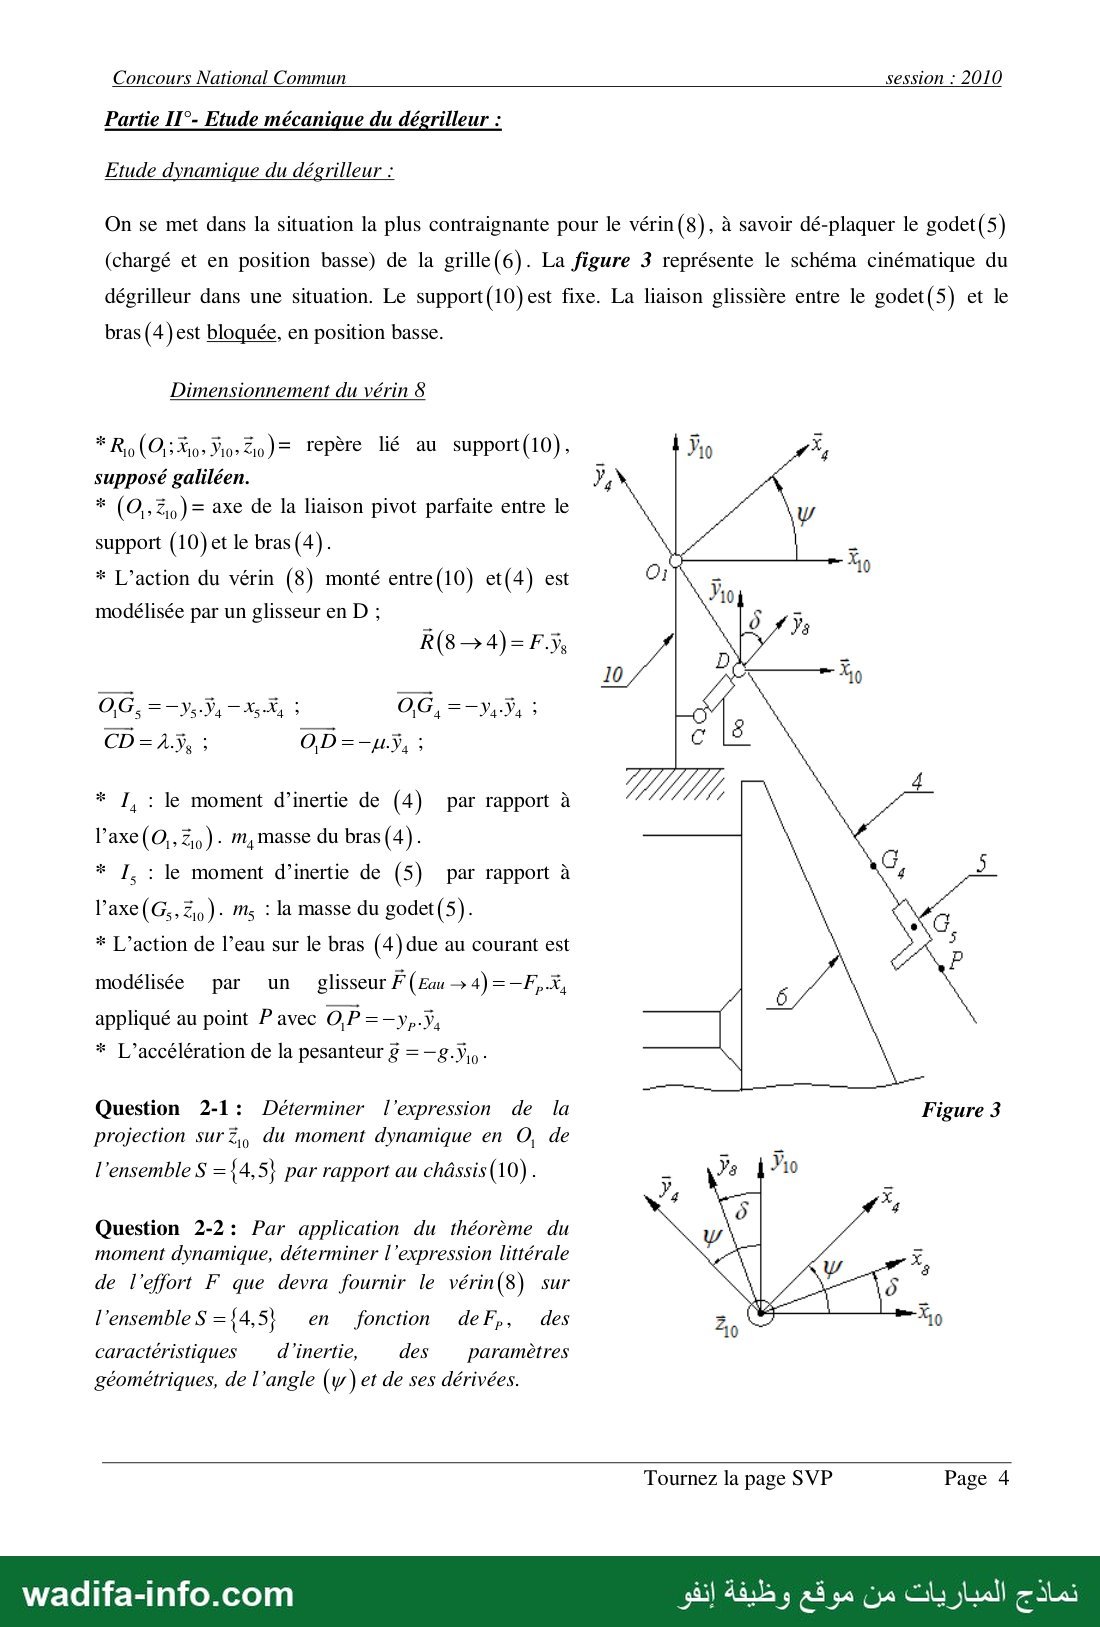
On se met dans la situation la plus contraignante pour le vérin (8) , à savoir dé-plaquer le godet (5)
(chargé et en position basse) de la grille (6) . La figure 3 représente le schéma cinématique du
dégrilleur dans une situation. Le support (10) est fixe. La liaison glissière entre le godet (5) et le
bras (4 )est bloquée, en position basse.
Dimensionnement du vérin 8
* Ra (O,:X0›HoZ0)= Tepère lié au support(10),
supposé galiléen.
* (0,.Z0)= axe de la liaison pivot parfaite entre le
support (10) et le bras (4).
* L’action du vérin (8) monté entre (10) et(4) est
modélisée par un glisseur en D ;
O,G, =—Y5 4 — ولايد 3 O,G, =—Y4-54 3
* I, : le moment d’inertie de (4) par rapport à
l’axe (O,, Z,o ) - M, Masse du bras (4).
* I, : le moment d’inertie de (5) par rapport
l’axe (G;» Zo )- Ms : la masse du godet(5).
* L'action de l’eau sur le bras (4) due au courant est
modélisée عدم un glisseur F (Eau ›4)=—F,-À,
appliqué au point P avec 07 الأ فو
* L’accélération de la pesanteur م -- = ع
Question 2-1: Déterminer l'expression de la Figure 3
projection sur Z, du moment dynamique en O, de
l’ensemble S = {4, 5} par rapport au châssis (10).
Question 2-2: Par application du théorème du
moment dynamique, déterminer l'expression littérale
de l’effort F que devra fournir le vérin(8) sur
l’ensembleS ={4,5} en fonction deF,, des
caractéristiques d'inertie, des … paramètres
géométriques, de l’angle (y) et de ses dérivées.
Tournez la page SVP Page 4
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun session : 2010
Dimensionnement du moteur hydraulique 15 :
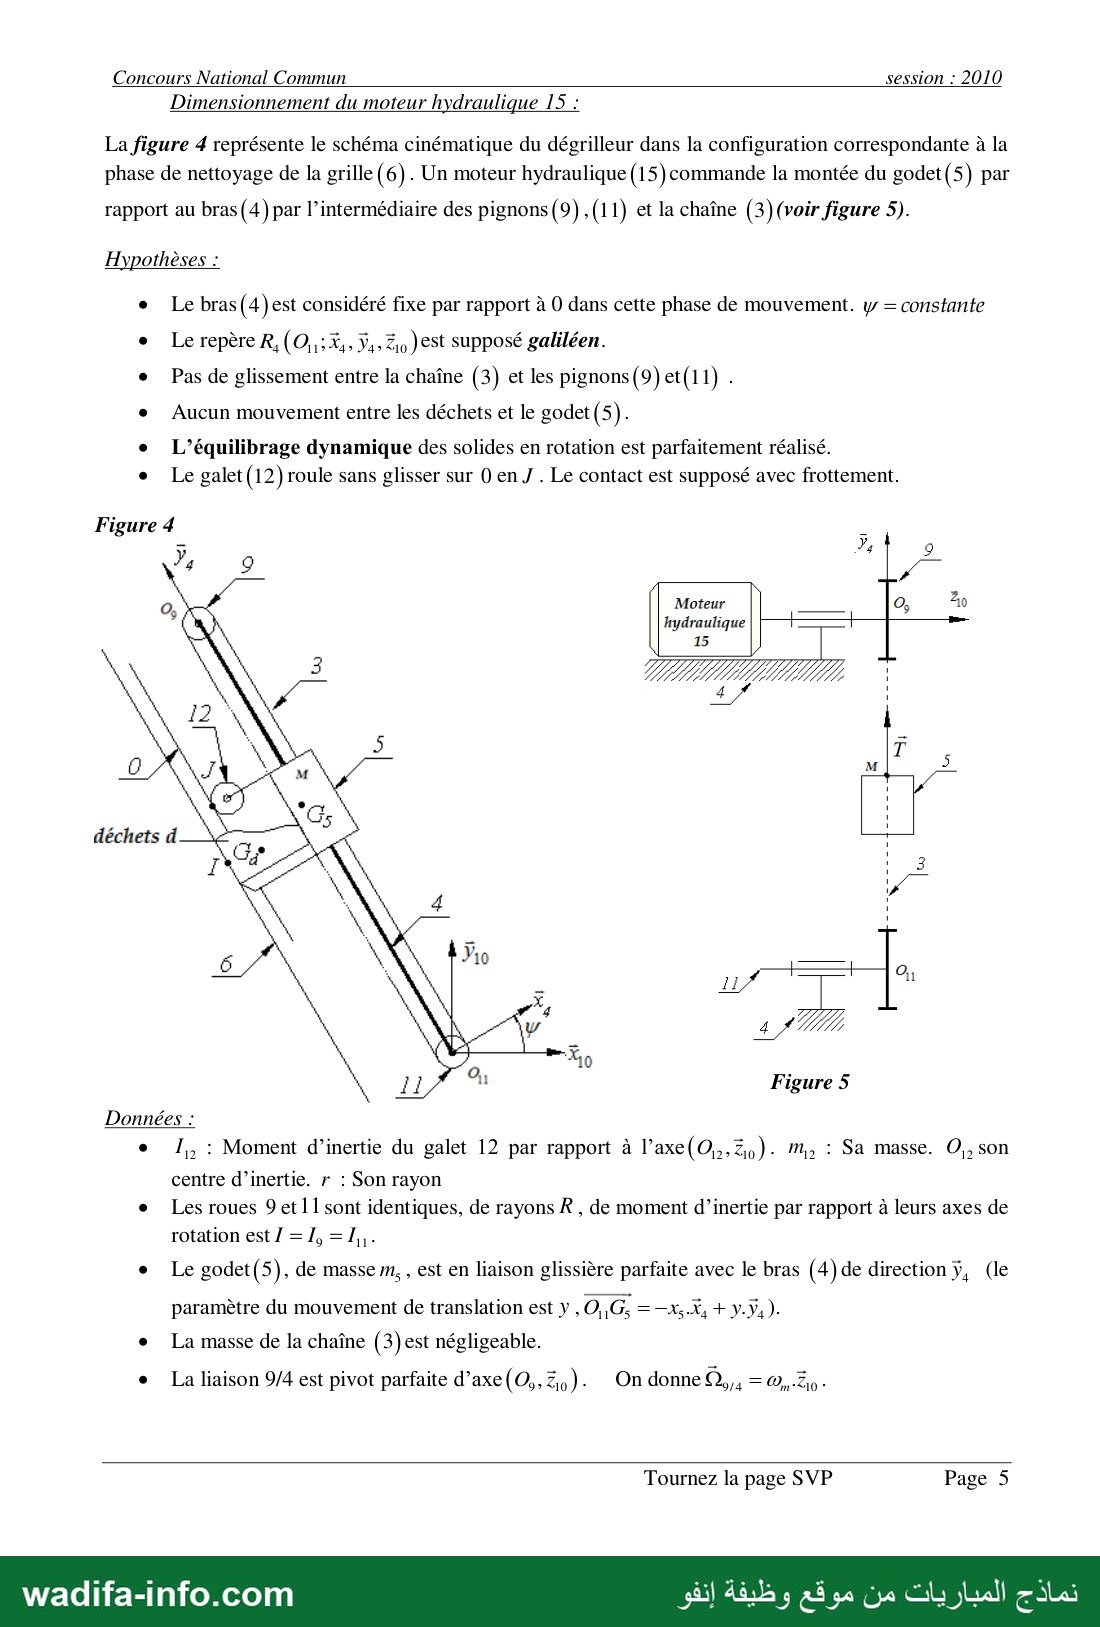
La figure 4 représente le schéma cinématique du dégrilleur dans la configuration correspondante à la
phase de nettoyage de la grille (6) . Un moteur hydraulique (15) commande la montée du godet (5) par
rapport au bras (4) par l’intermédiaire des pignons(9),(11) et la chaîne (3) (voir figure 5).
Hypothèses :
e Lebras(4 ) est considéré fixe par rapport à O dans cette phase de mouvement. w = constante
e Le repère R, (O,13 ,, رق ميات ) est supposé galiléen.
e Pas de glissement entre la chaîne (3) et les pignons(9)et(11) ٠
e Aucun mouvement entre les déchets et le godet (5).
e L’équilibrage dynamique des solides en rotation est parfaitement réalisé.
e Lesgalet ( 12) roule sans glisser sur 0 en J . Le contact est supposé avec frottement.
Figure 4
| Moteur 0, 50
Figure 5
Données :
e 1, : Moment d’inertie du galet 12 par rapport à l’axe(O,,,Z0)- M, : Sa masse. O,, son
centre d’inertie. r : Son rayon
e Les roues 9et11 sont identiques, de rayons R , de moment d'inertie par rapport à leurs axes de
rotation est / = 1, -
e Le godet (5) , de masse m, , est en liaison glissière parfaite avec le bras (4) de direction y, (le
paramètre du mouvement de translation est y , O,,G; = —x;-X, + Y-Y4 ٠
e La masse de la chaîne (3) est négligeable.
e La liaison 9/4 est pivot parfaite d’axe(O,,Z0). On donne يروك = 0,0
Tournez la page SVP Page 5
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun session : 2010
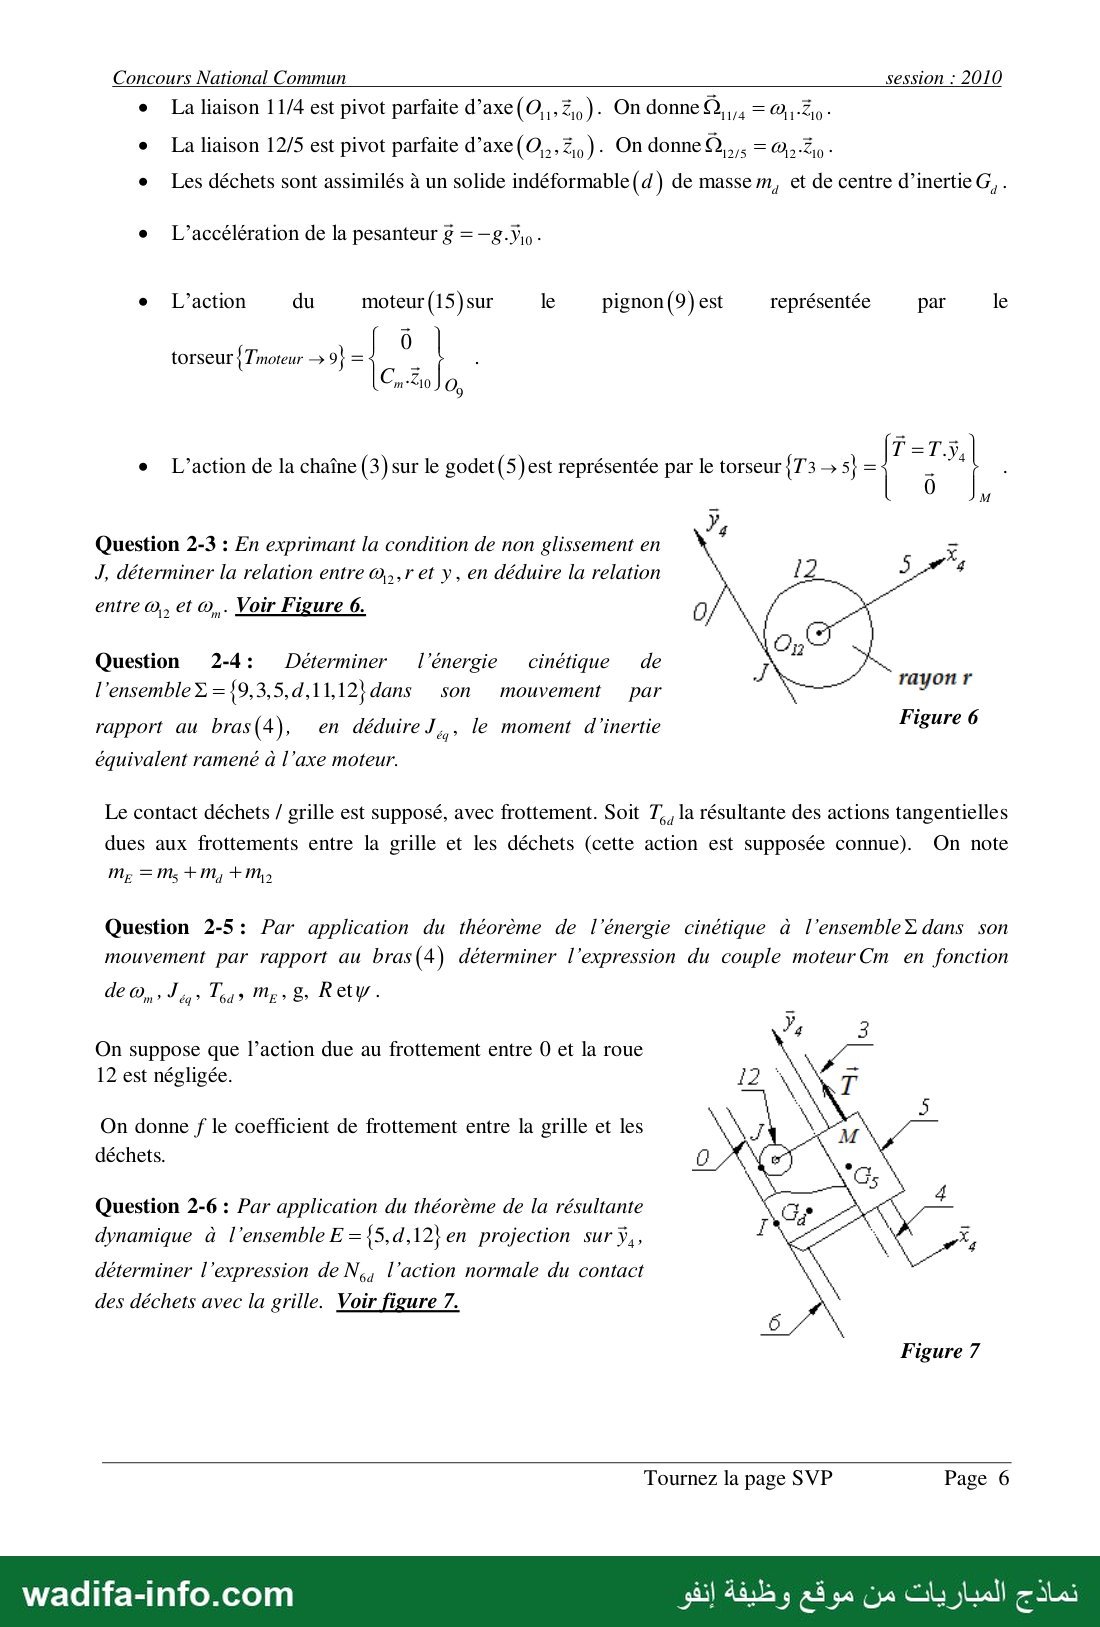
e La liaison 11/4 est pivot parfaite d’axe(O,,, Z, )- On donne 9 ح ين 1-0
e La liaison 12/5 est pivot parfaite d’axe(O,,,Z)- On donne موقيف حورم
e Les déchets sont assimilés à un solide indéformable(d') de masse m, et de centre d’inertie G, .
e L’accélération de la pesanteur ع =—g.H;0 -
e L'action du moteur (15) sur le pignon (9) est représentée par le
0
torseur {Tmoteur — 9} = FE
Cut 0
7-73,
e صمناعة”1 de la chaîne (3) sur le godet (5) est représentée par le torseur {T3 ج 5} =
Question 2-3 : En exprimant la condition de non glissement en
,ل déterminer la relation entre امو et y, en déduire la relation
entre ونه et .رت Voir Figure 6. 0
Question 2-4: Déterminer l'énergie cinétique de
; PE r nr
l’ensemble E = ,و 3,5,d,11,1 2} dans son mouvement par 0م
Figure 6
rapport au bras(4), en déduire J,, le moment d'inertie
équivalent ramené à l’axe moteur.
Le contact déchets / grille est supposé, avec frottement. Soit T,, la résultante des actions tangentielles
dues aux frottements entre la grille et les déchets (cette action est supposée connue). On note
Question 2-5: Par application du théorème de l'énergie cinétique à l’ensemble dans son
mouvement par rapport au bras(4) déterminer l'expression du couple moteurCm en fonction
لات ما 8 موا Tears
On suppose que l’action due au frottement entre 0 et la roue
12 est négligée.
On donne f le coefficient de frottement entre la grille et les
déchets.
Question 2-6 : Par application du théorème de la résultante
dynamique à l’ensemble E= 5, d,1 2} en projection sur ÿ,,
déterminer l'expression de N, l’action normale du contact
des déchets avec la grille. Voir figure 7.
Figure 7
Tournez la page SVP Page 6
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun session : 2010
Partie III°- Etude du moteur hydraulique 15 :
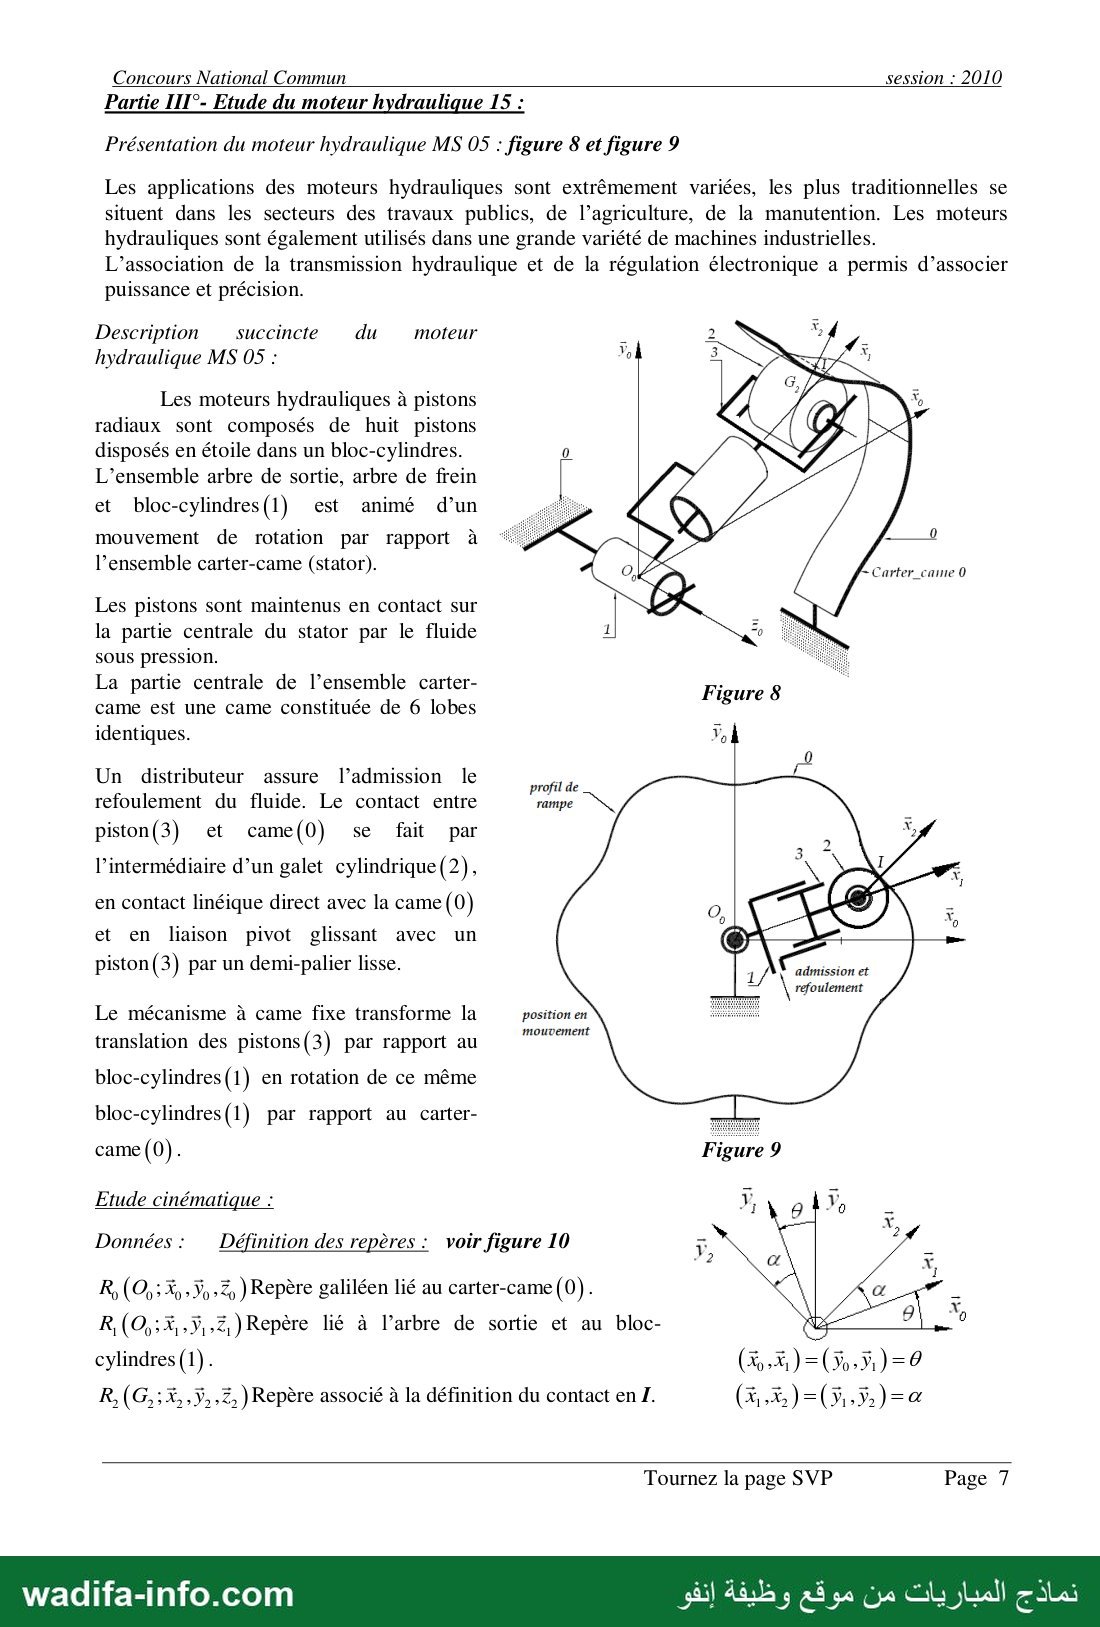
Présentation du moteur hydraulique MS 05 : figure 8 et figure 9
Les applications des moteurs hydrauliques sont extrêmement variées, les plus traditionnelles se
situent dans les secteurs des travaux publics, de l’agriculture, de la manutention. Les moteurs
hydrauliques sont également utilisés dans une grande variété de machines industrielles.
L’association de la transmission hydraulique et de la régulation électronique a permis d’associer
puissance et précision.
Description = succincte du — moteur
hydraulique MS 05 :
Les moteurs hydrauliques à pistons
radiaux sont composés de huit pistons
disposés en étoile dans un bloc-cylindres.
L’ensemble arbre de sortie, arbre de frein
et bloc-cylindres(1) est animé d’un
mouvement de rotation par rapport à
l’ensemble carter-came (stator).
-Carter_came 0
Les pistons sont maintenus en contact sur
la partie centrale du stator par le fluide
sous pression.
La partie centrale de l’ensemble carter-
came est une came constituée de 6 lobes
identiques. Yi
Figure 8
Un distributeur assure l’admission le profil de
refoulement du fluide. Le contact entre rampe NV
piston(3) et came(0) se fait par
l’intermédiaire d’un galet cylindrique(2),
en contact linéique direct avec la came (0)
et en liaison pivot glissant avec un
piston(3) par un demi-palier lisse. 00
refoulement
Le mécanisme à came fixe transforme la position en
5 ; mouvement
translation des pistons (3) par rapport au
bloc-cylindres (1) en rotation de ce même
bloc-cylindres(1) par rapport au carter-
came (0).
Etude cinématique :
Données : Définition des repères : voir figure 10
R, (0,: % » »% ) Repère galiléen lié au carter-came (0).
R,(O,:X ÿ 7, ) Repère lié à l’arbre de sortie et au bloc-
cylindres (1).
R,(G,;X,,ÿ, 2, ) Repère associé à la définition du contact en I.
Tournez la page SVP Page 7
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun session : 2010
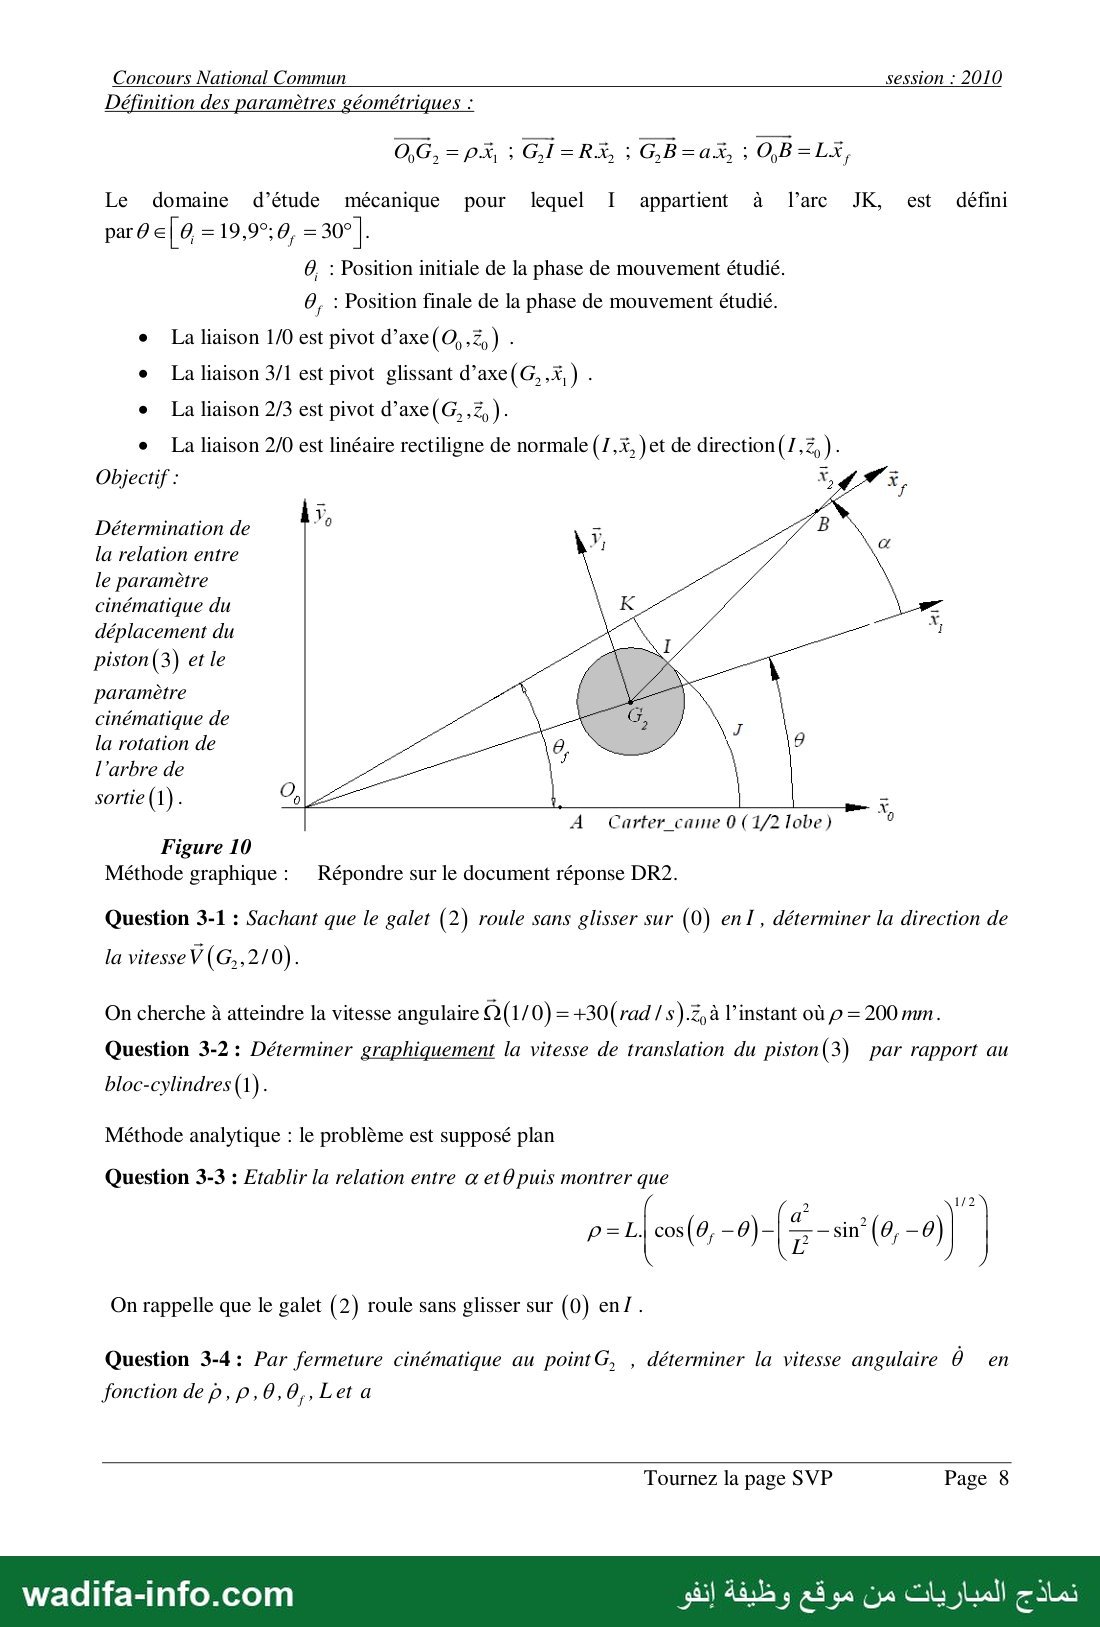
Définition des paramètres géométriques :
Le domaine d’étude mécanique pour lequel I appartient à Jl’arc JK, est défini
0, : Position initiale de la phase de mouvement étudié.
0, : Position finale de la phase de mouvement étudié.
e La liaison 1/0 est pivot d’axe(O,.Z,) -
e La liaison 3/1 est pivot glissant d’axe(G,,X, ) :
e La liaison 2/3 est pivot d’axe(G,,Z,)-
e La liaison 2/0 est linéaire rectiligne de normale (/,X, )et de direction (7,2, ) -
Objectif : 7 *,
Détermination de
la relation entre
le paramètre
cinématique du
déplacement du
piston(3) et le
paramètre
cinématique de
la rotation de
l'arbre de
sortie (1). Oo
A Carter came 0(1/21obe)
Figure 10
Méthode graphique : Répondre sur le document réponse DR2.
Question 3-1 : Sachant que le galet (2) roule sans glisser sur (0) en1, déterminer la direction de
la vitesse V ( G,,2/ 0) :
On cherche à atteindre la vitesse angulaire Q ( 1/ 0) =+30 ( rad/s ) -Z) à l’instant où p = 200 mm.
Question 3-2 : Déterminer graphiquement la vitesse de translation du piston(3) par rapport au
bloc-cylindres (1).
Méthode analytique : le problème est supposé plan
Question 3-3 : Etablir la relation entre œ et0 puis montrer que
4ه a
On rappelle que le galet (2) roule sans glisser sur (0) ده .
Question 3-4 : Par fermeture cinématique au pointG, , déterminer la vitesse angulaire Ô en
fonction de p, p, 0, 0, ,Let a
Tournez la page SVP Page 8
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
Concours National Commun session : 2010
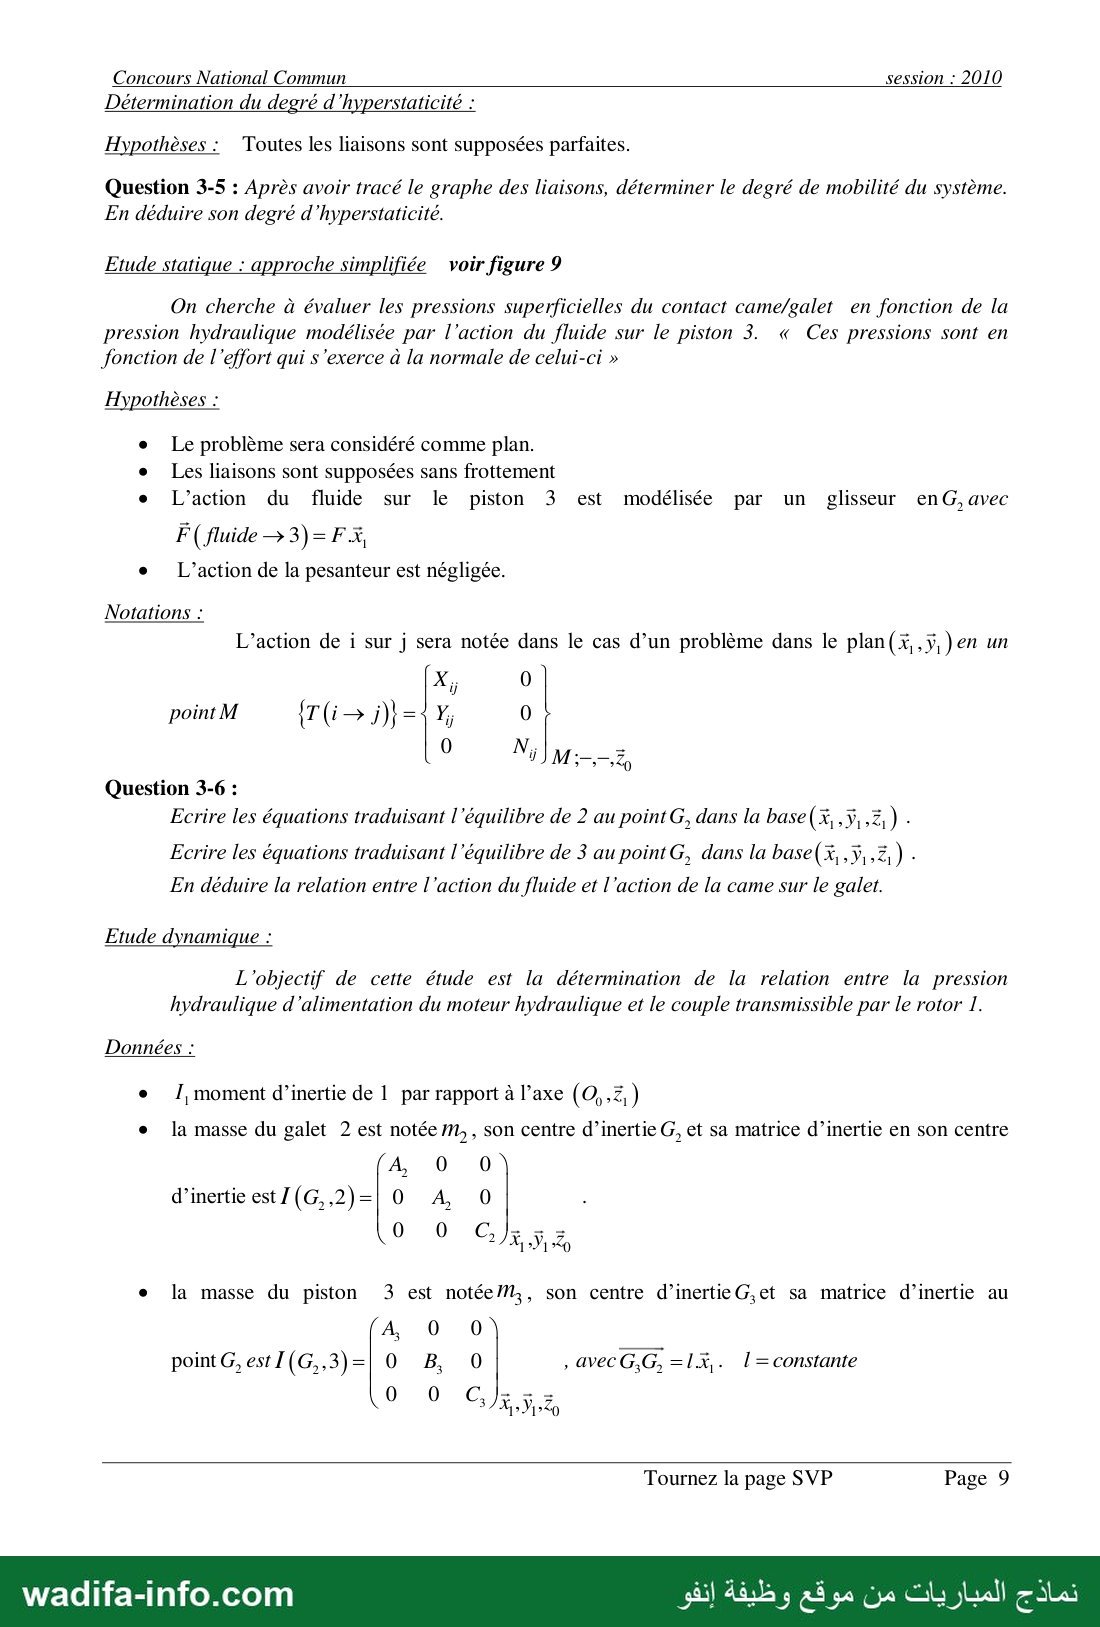
Détermination du degré d'hyperstaticité :
Hypothèses : Toutes les liaisons sont supposées parfaites.
Question 3-5 : Après avoir tracé le graphe des liaisons, déterminer le degré de mobilité du système.
En déduire son degré d’hyperstaticité.
Etude statique : approche simplifiée voir figure 9
On cherche à évaluer les pressions superficielles du contact came/galet en fonction de la
pression hydraulique modélisée par l’action du fluide sur le piston 3. « Ces pressions sont en
fonction de l'effort qui s'exerce à la normale de celui-ci »
Hypothèses :
e Le problème sera considéré comme plan.
e Les liaisons sont supposées sans frottement
e l’action du fluide sur le piston 3 est modélisée par un glisseur enG, avec
Ë( fluide › 3)=F X,
e L'action de la pesanteur est négligée.
Notations :
L'action de i sur j sera notée dans le cas d’un problème dans le plan(X,,ÿ, ) en un
x, 0
point M {r (i › j)} =4% 0
0 Mia
Question 3-6 :
Ecrire les équations traduisant l'équilibre de 2 au point G, dans la base(X,,ÿ,,2, ) -
Ecrire les équations traduisant l’équilibre de 3 au point G, dans la base(X,,ÿ,.7,) -
En déduire la relation entre l’action du fluide et l’action de la came sur le galet.
Etude dynamique :
L'objectif de cette étude est la détermination de la relation entre la pression
hydraulique d'alimentation du moteur hydraulique et le couple transmissible par le rotor 1.
Données :
e I, moment d’inertie de 1 par rapport à l’axe (O,.Z,)
e la masse du galet 2 est notée /, , son centre d’inertie G, et sa matrice d’inertie en son centre
A, 0 0
d’inertie est7(G,,2)=| 0 A 0
0 0 C)eu ›
274410
e la masse du piston 3 est notée/M,, son centre d’inertieG,et sa matrice d’inertie au
A, 0 0
point G, est1(G,,3)=| 0 B, 0 , avec G,G, =1X,. ا constante
0 0 Che
44%
Tournez la page SVP Page 9
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
Concours National Commun session : 2010
Hypothèses :
e Toutes les liaisons sont supposées parfaites.
e L'action du fluide, intercalé entre l’arbre 1 et le piston 3, est modélisée par un glisseur
enG, avec F( fluide ›3)=F X,
e l'action extérieure exercée sur l’arbre de sortie ( 1 ) au niveau du contact entre la chaîne ( 3) et
0
le pignon (9) (voir figure 5) est modélisée par un torseur couple {Text › 1} | 1 | ;
20) VP
e L'action de la pesanteur est négligée.
On considère l’ensemble S = {L 2, 3} 8
Question 3-7 : Justifier la forme des matrices d’inertie I(G,,3)et1(G,,2).
Question 3-8 : Déterminer l'énergie cinétique de l’ensemble S = {1,2,3}.
Question 3-9: Par application du théorème de l'énergie cinétique à l’ensemble S dans son
mouvement par rapport à (0) , déterminer la relation entre F,C, les paramètres cinématiques du
moteur hydraulique et T (s / 0) l’énergie cinétique de l’ensemble S = {L 2, 3} ;
Partie IV°- Asservissement : L'objectif de cette partie est l’étude :
o de l’asservissement de position du dégrilleur
o de l’asservissement de l'accélération du dégrilleur.
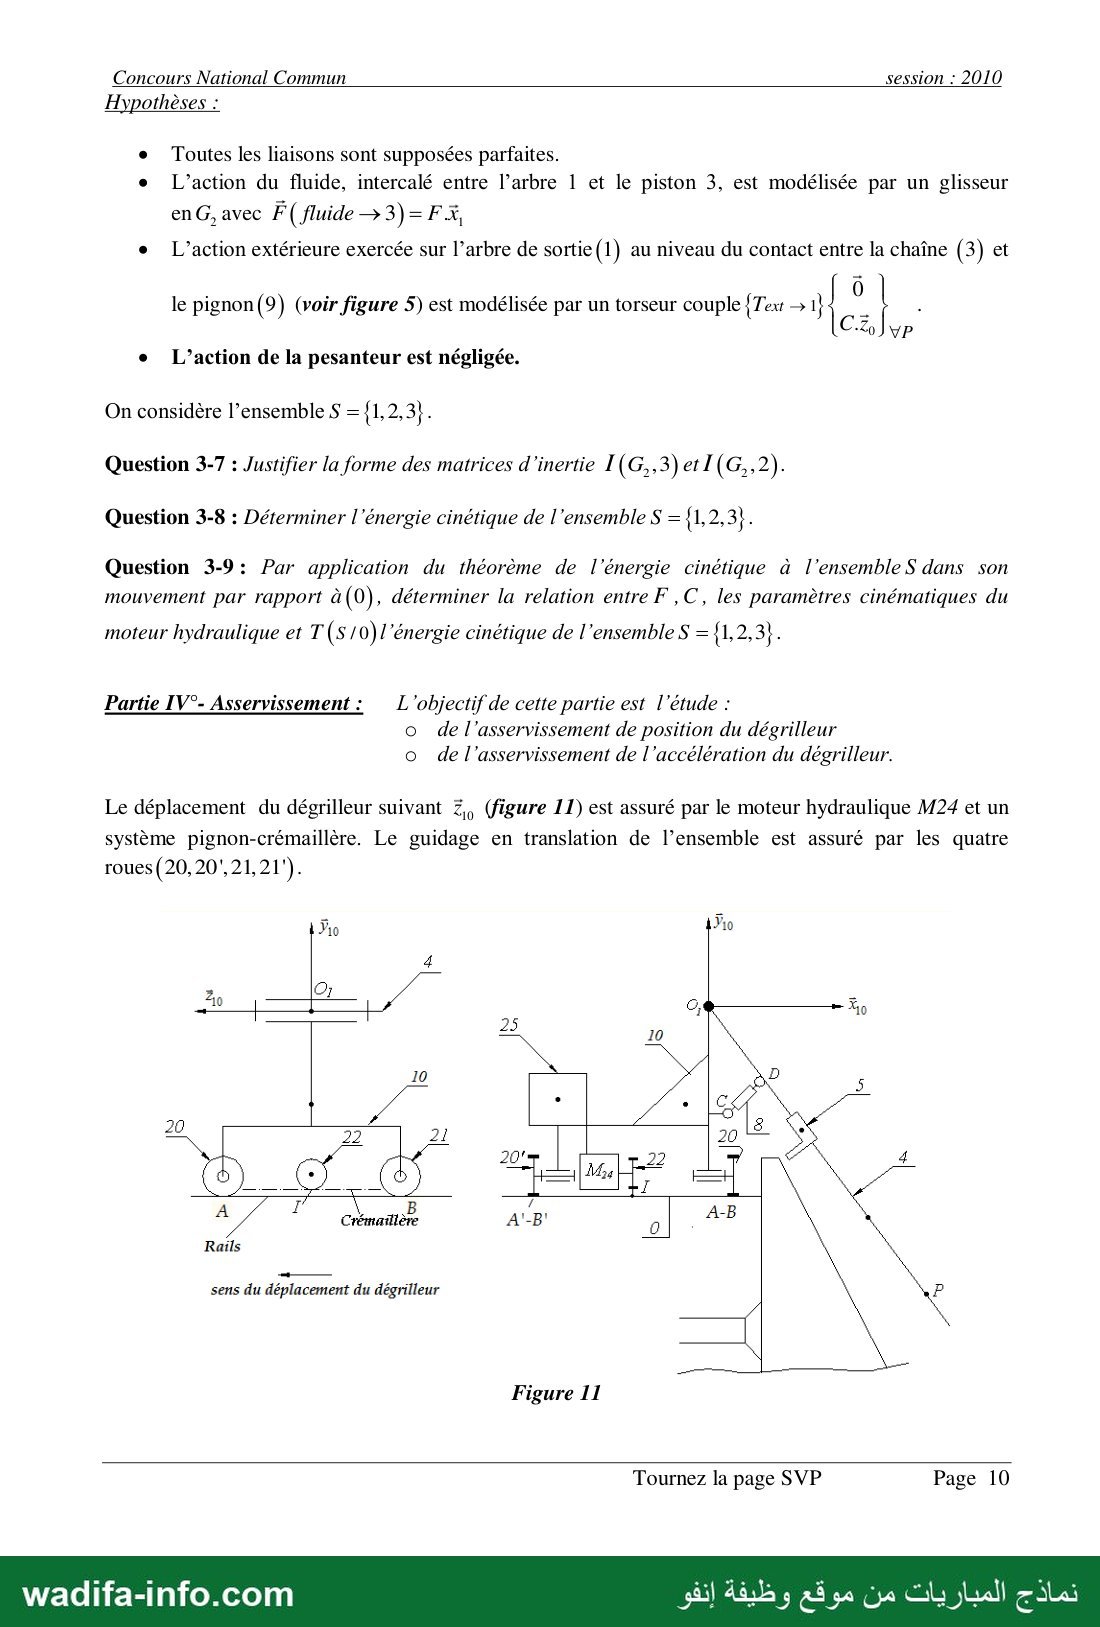
Le déplacement du dégrilleur suivant Z, (figure 11) est assuré par le moteur hydraulique M24 et un
système pignon-crémaillère. Le guidage en translation de l’ensemble est assuré par les quatre
roues(20,20',21,21").
4910 مض
4
A متب | 0 3
25
10
27 22 20
"20
Mas
7 7
Rails
sens du déplacement du dégrilleur
Figure 11
Tournez la page SVP Page 10
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Concours National Commun session : 2010
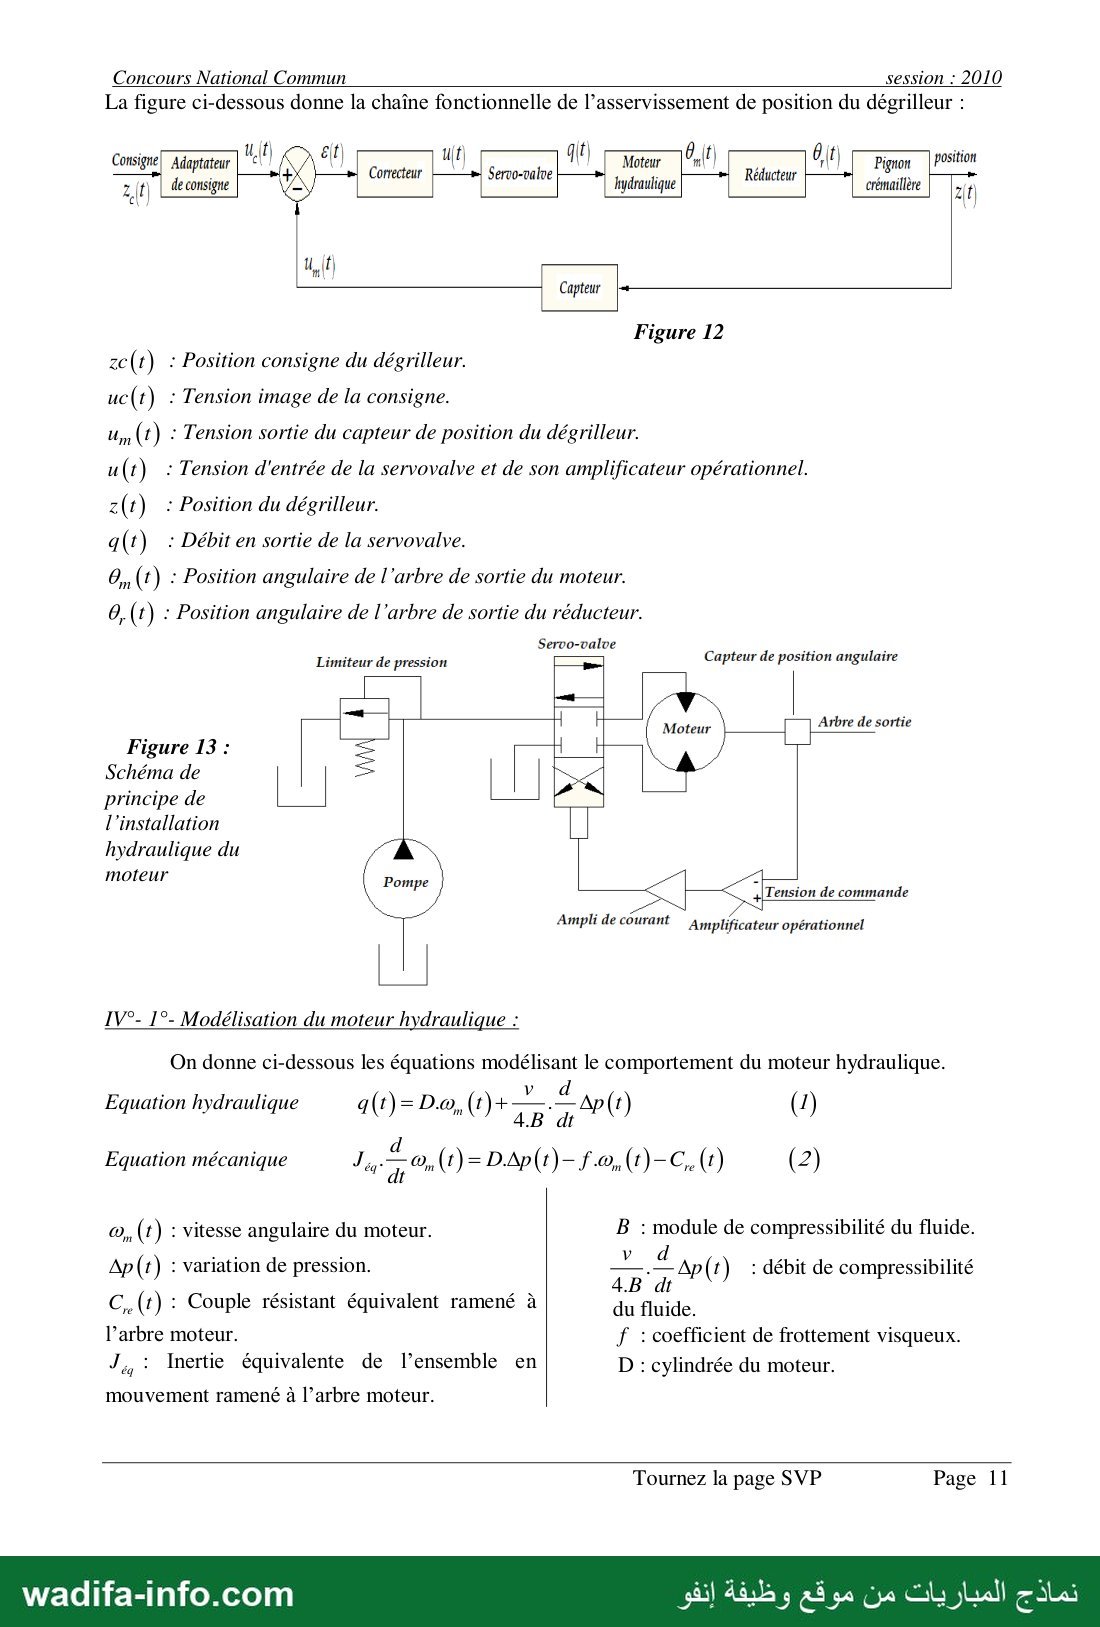
La figure ci-dessous donne la chaîne fonctionnelle de l’asservissement de position du dégrilleur :
/ Pignon
Réducteur 1 1 :
crémaillère
gif) 8, (f) ô (f} position 34 الملا
Moteur
hydraulique
Consigne) Adaptateur
z/f) de consigne
Figure 12
ze(t) : Position consigne du dégrilleur.
uc(t) : Tension image de la consigne.
(t) : Tension sortie du capteur de position du dégrilleur. ملا
u (1 ) - Tension d'entrée de la servovalve et de son amplificateur opérationnel.
z(t) - Position du dégrilleur.
q(t) : Débit en sortie de la servovalve.
(t) : Position angulaire de l'arbre de sortie du moteur.
0,(t) : Position angulaire de l'arbre de sortie du réducteur.
Servo-valve
Limiteur de pression Capteur de position angulaire
= | Arbre de sortie
Figure 13 : ب
Schéma de | = فل
principe de يب
hydraulique du
moteur 75
+|Tension de commande
Ampli de courant Amplificateur opérationnel
IV°- 1°- Modélisation du moteur hydraulique :
On donne ci-dessous les équations modélisant le comportement du moteur hydraulique.
Equation hydraulique q(t)=D.æ, (t)+ LE. Apt) (1)
4.B dt
Equation mécanique Ja 5 م ( 1 ) = D.Ap 0 ) —fœ, ( 1 ) وناج 0 ) ( 2 )
مر 0) : vitesse angulaire du moteur. B : module de compressibilité du fluide.
Ap(t) : variation de pression. = ; : Ap(t) : débit de compressibilité
C,,(t) : Couple résistant équivalent ramené à dufluide:
l’arbre moteur. f : coefficient de frottement visqueux.
J, : Inertie équivalente de l’ensemble en D : cylindrée du moteur.
mouvement ramené à l’arbre moteur.
Tournez la page SVP Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
Concours National Commun session : 2010
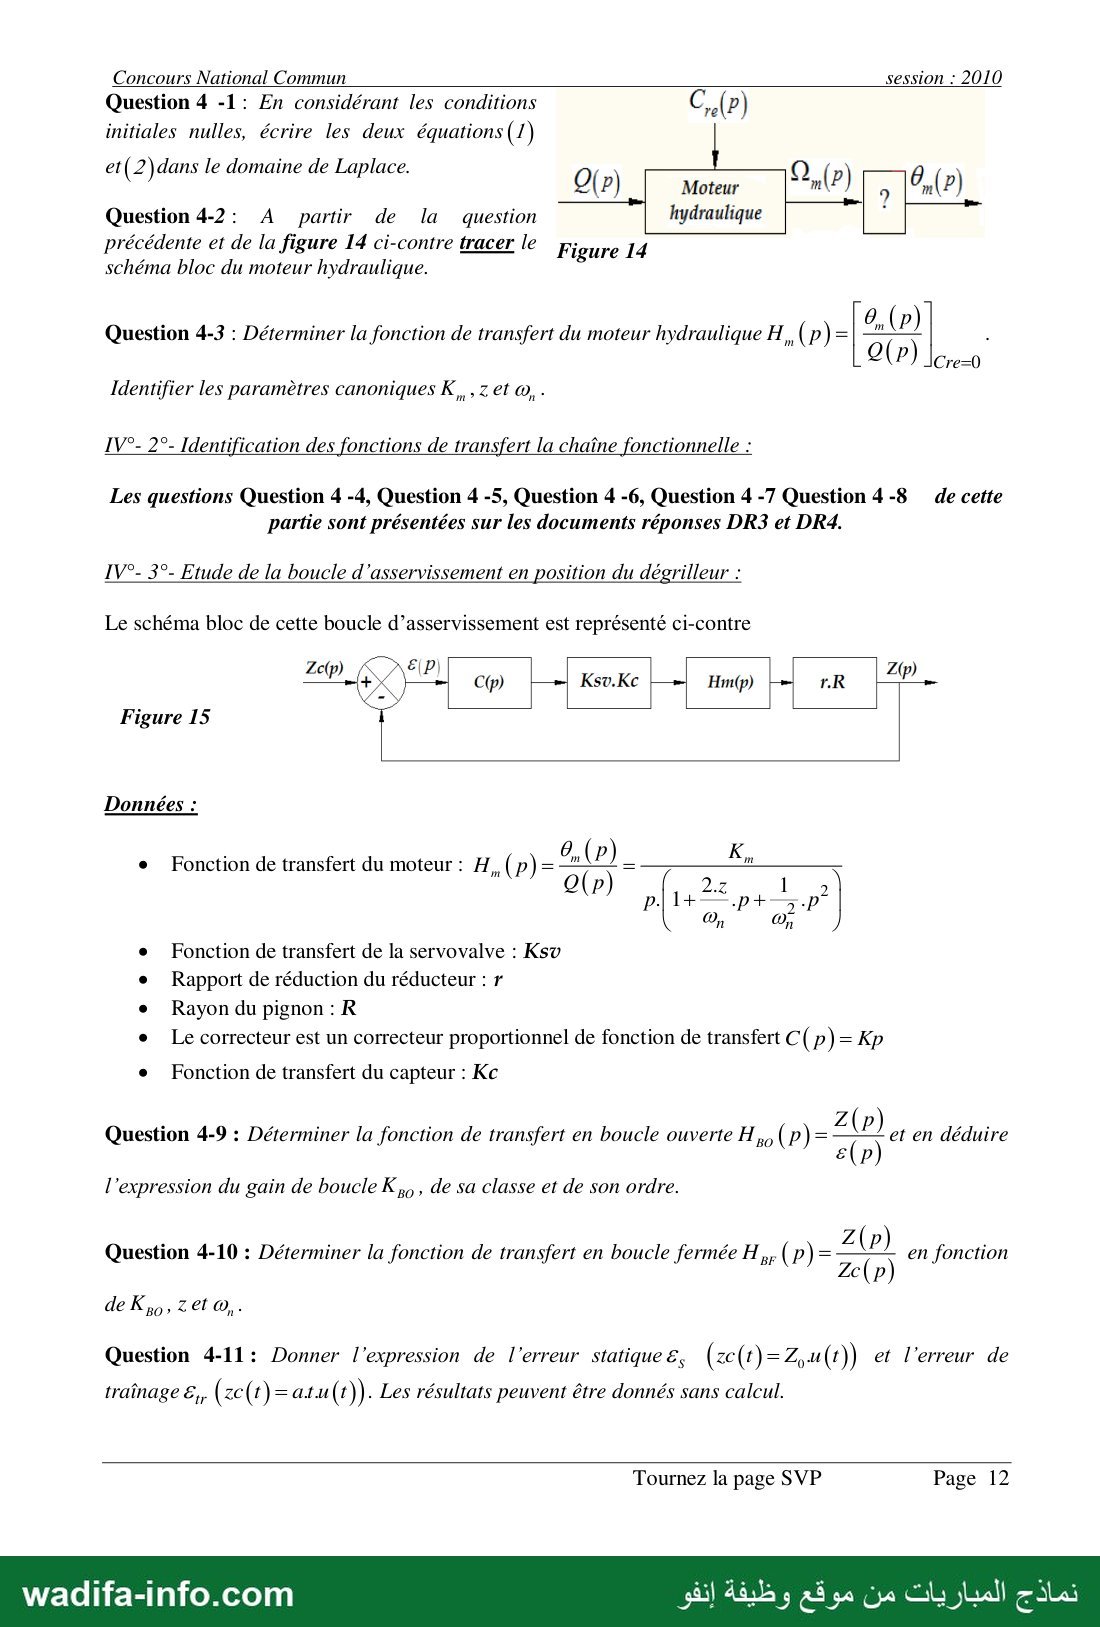
Question 4 -1: En considérant les conditions C,e(P)
initiales nulles, écrire les deux équations (7)
t(2)dans le domaine de Laplace.
et(2)dans le domaine de Laplace 908)
Question 4-2: A partir de la question
précédente et de la figure 14 ci-contre tracer le Figure 14
schéma bloc du moteur hydraulique.
89
Question 4-3 : Déterminer la fonction de transfert du moteur hydraulique H,, ( 7 ) = Fri 5
0 Cre=0
Identifier les paramètres canoniques K, ,zet œ, -
IV°- 2°- Identification des fonctions de transfert la chaîne fonctionnelle :
Les questions Question 4 -4, Question 4 -5, Question 4 -6, Question 4 -7 Question 4-8 de cette
partie sont présentées sur les documents réponses DR3 et DR4.
IV°- 3°- Etude de la boucle d’asservissement en position du dégrilleur :
Le schéma bloc de cette boucle d’asservissement est représenté ci-contre
ds Cp) Ksv.Ke لها Hm(p) سا rR
Figure 15
Données :
e Fonction de transfert du moteur : H, ( p ) 01/4 د
e Fonction de transfert de la servovalve : 7
e Rapport de réduction du réducteur : 7
e Rayon du pignon : R
e Le correcteur est un correcteur proportionnel de fonction de transfert C( p) = Kp
e Fonction de transfert du capteur : Kc
Question 4-9 : Déterminer la fonction de transfert en boucle ouverte H وم ( P) = ; 5 et en déduire
l'expression du gain de boucle K ,مم de sa classe et de son ordre.
Question 4-10 : Déterminer la fonction de transfert en boucle fermée H م ( P) = en fonction
Ze ( 7
de Kg. 2 6 œ,.
Question 4-11: Donner l'expression de l'erreur statique €, (ze(t) - 4 0) et l'erreur de
traînage €, ( ze(t)=atu(t) ) . Les résultats peuvent être donnés sans calcul.
Tournez la page SVP Page 12
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
Concours National Commun session : 2010
Question 4-12 : Déterminer, par application du critère de Routh, la condition que doit satisfaire Kp
pour que le système soit stable. Soit ...رحب 14 valeur de Kp correspondante à la limite de stabilité.
Question 4-13 : Déterminer la nouvelle valeur de Kp en fonction de ...م ترك POUF Avoir une marge de
gain de 12dB.
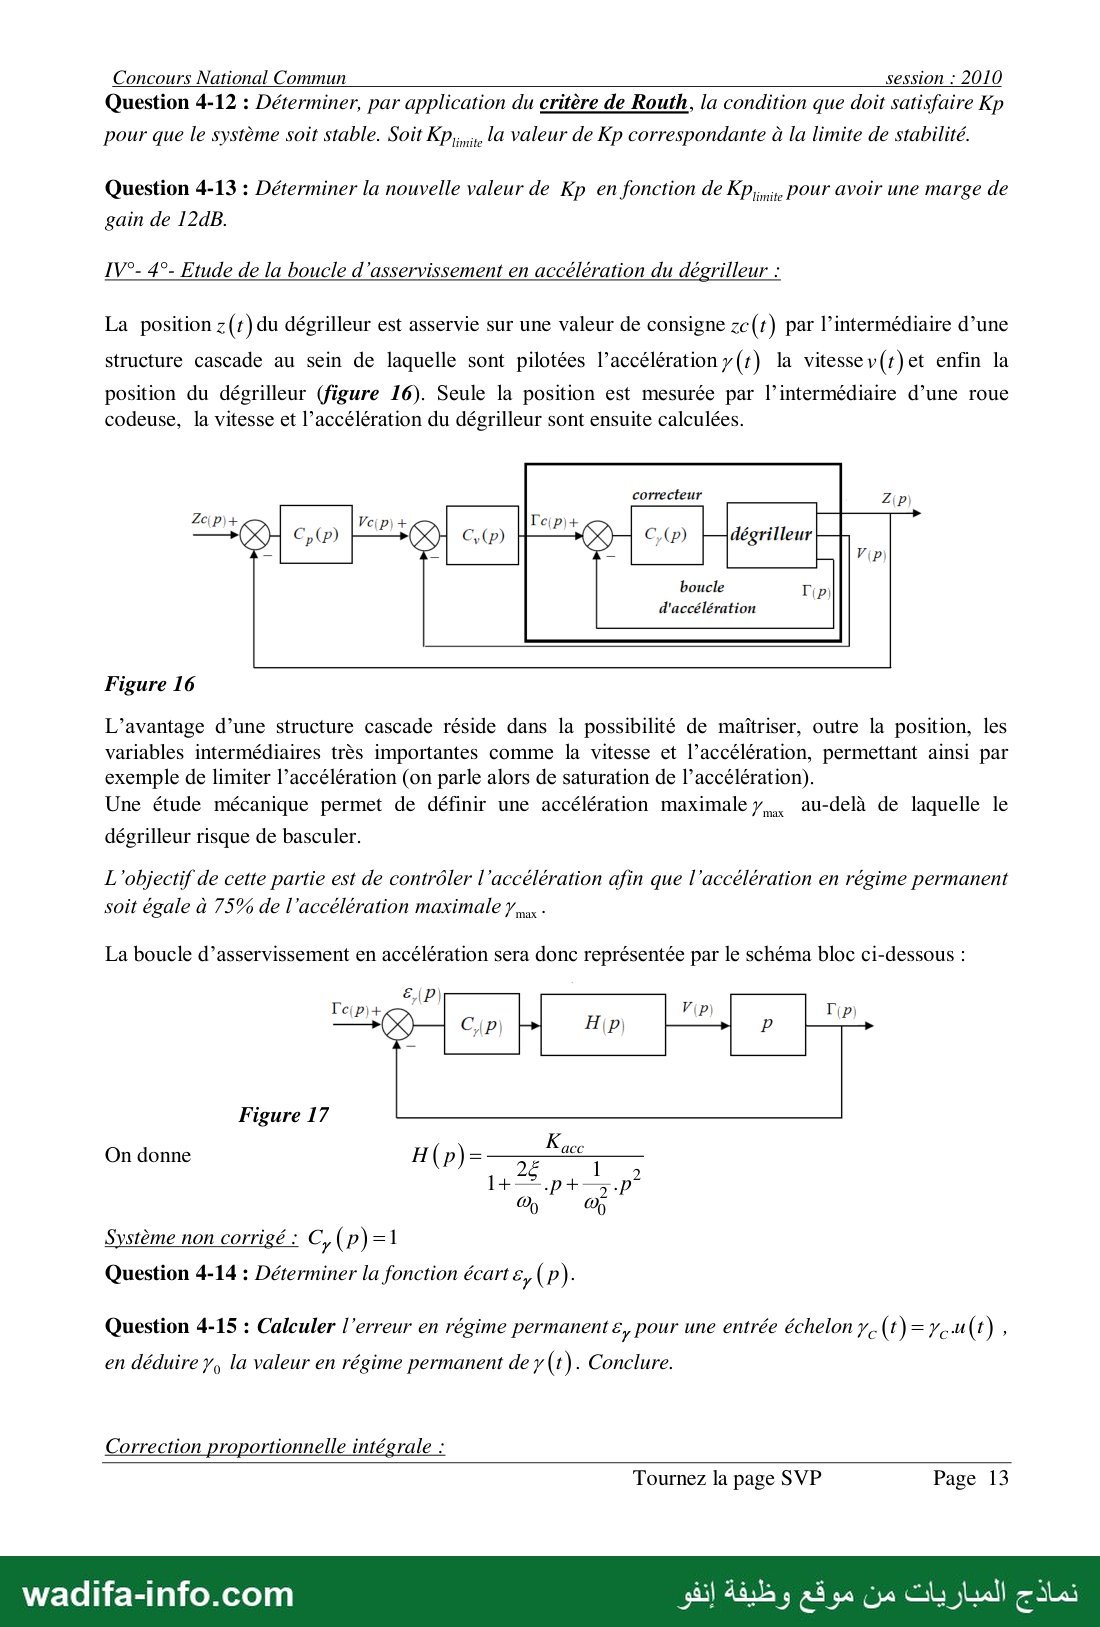
IV°- 4°- Etude de la boucle d’asservissement en accélération du dégrilleur :
La position z(1) du dégrilleur est asservie sur une valeur de consigne ze(#) par l’intermédiaire d’une
structure cascade au sein de laquelle sont pilotées l’accélérationy(t) la vitesse v(s)et enfin la
position du dégrilleur (figure 16). Seule la position est mesurée par l’intermédiaire d’une roue
codeuse, la vitesse et l’accélération du dégrilleur sont ensuite calculées.
correcteur Zip)
dégrilleur 2
boucle Tip)
d'accélération
Figure 16
L’avantage d’une structure cascade réside dans la possibilité de maîtriser, outre la position, les
variables intermédiaires très importantes comme la vitesse et l’accélération, permettant ainsi par
exemple de limiter l’accélération (on parle alors de saturation de l’accélération).
Une étude mécanique permet de définir une accélération maximale y, au-delà de laquelle le
dégrilleur risque de basculer.
L'objectif de cette partie est de contrôler l'accélération afin que l'accélération en régime permanent
soit égale à 75% de l'accélération maximale 7
La boucle d’asservissement en accélération sera donc représentée par le schéma bloc ci-dessous :
Figure 17
On donne H ( p ) =
25
0 D
Système non corrigé : C,(p)=1
Question 4-14 : Déterminer la fonction écart 5 (P)-
Question 4-15 : Calculer l'erreur en régime permanent €, pour une entrée échelon y (()=reu(t),
en déduire y, la valeur en régime permanent de y (t). Conclure.
Correction proportionnelle intégrale :
Tournez la page SVP Page 13
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 14 —
Concours National Commun session : 2010
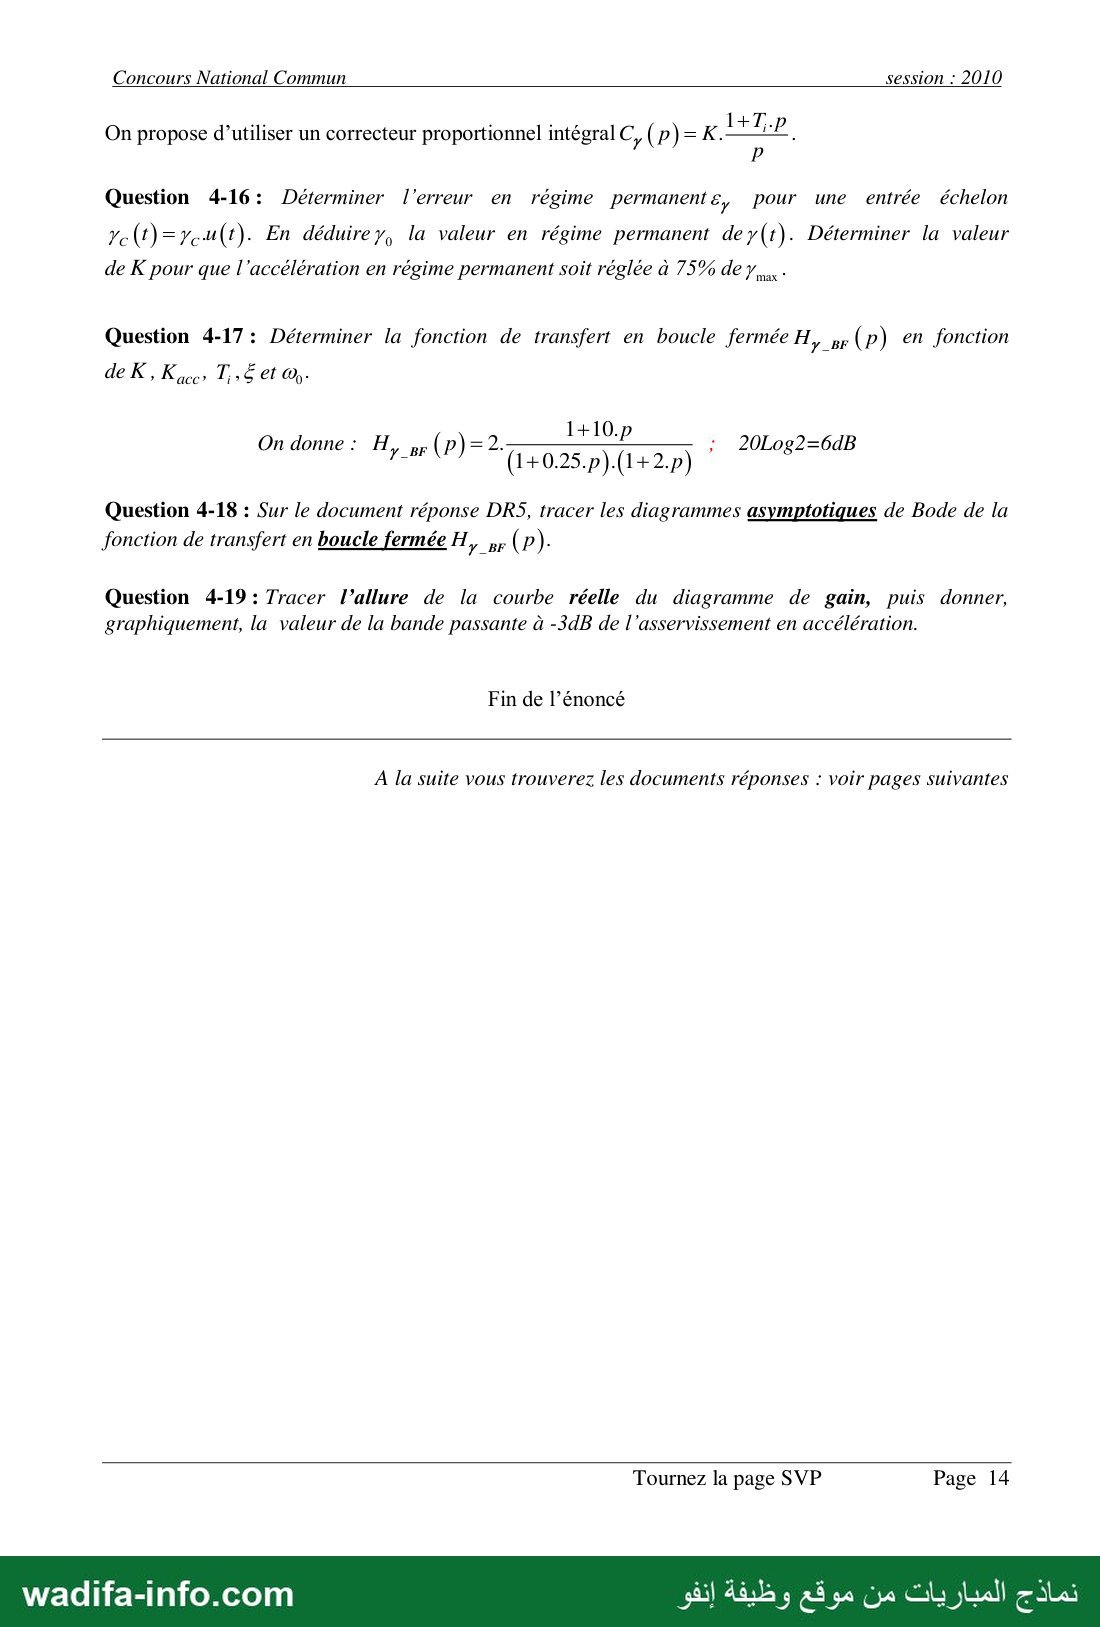
1+ 0
0
On propose d’utiliser un correcteur proportionnel intégral C, ( p) = K.
Question 4-16: Déterminer l'erreur en régime permanente, pour une entrée échelon
Ye(t)=rcu(t). En déduirey, la valeur en régime permanent dey(t). Déterminer la valeur
de K pour que l'accélération en régime permanent soit réglée à 75% de y x *
Question 4-17: Déterminer la fonction de transfert en boucle fermée H, pp (p) en fonction
de K , و , مومع , 3 et % 2
1+10.p
On donne : H =2- ا : 20L0g2=6dB
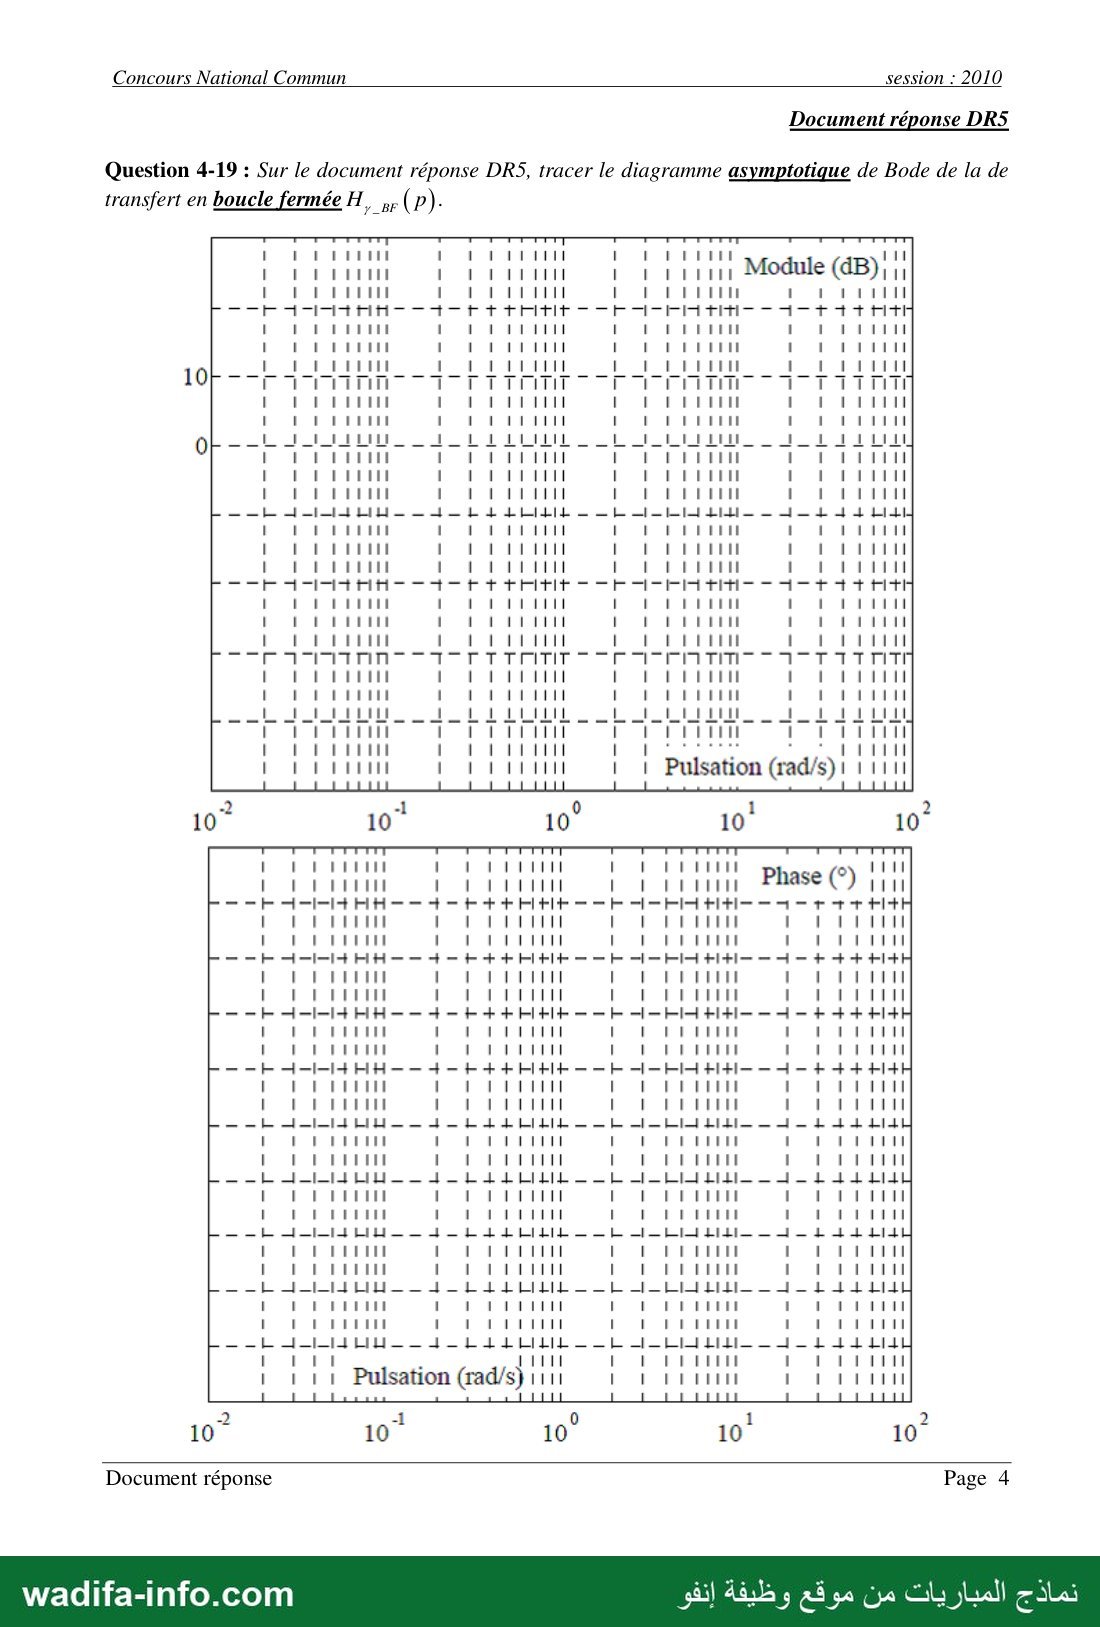
Question 4-18 : Sur le document réponse DRS, tracer les diagrammes asymptotiques de Bode de la
fonction de transfert en boucle fermée H, p; (P)-
Question 4-19 : Tracer l’allure de la courbe réelle du diagramme de gain, puis donner,
graphiquement, la valeur de la bande passante à -3dB de l’asservissement en accélération.
Fin de l’énoncé
A la suite vous trouverez les documents réponses : voir pages suivantes
Tournez la page SVP Page 14
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 15 —
Concours National Commun session : 2010
-Document réponse DR1 Moyens techniques
FS1 : NETTOYER COLLECTER LES
PERIODIQUEMENT DECHETS DEPLACER LE
LA GRILLE GODET
GUIDER LE UN SYSEME DE
CHASSIS 10 DANS QUATRE ROUES
LA DIRECTION Zn & RAILS
MOTEUR MI5 &
SYSTEME PIGNON
& CHAINE
VERIN 8
GALLETS
G DER IE ROULANT SUR
LE BRAS 4
DECHARGER LE
GODET DANS
LA TREMIE
Question 1-1: Compléter, sur le document réponse DRI, le
diagramme FAST partiel de la fonction de service FS1 :
NETTOYER PERIODIQUEMENT LA GRILLE
DEPLACER LES
DECHETS
Document réponse Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 16 —
Concours National Commun session : 2010
Document réponse DR2
Question 1-3 :
Tableau de Karnaugh de S, :
Compléter la table de vérité :
Tableau de Karnaugh de 5 : ل لت لا اد لد د ذل ل اكد ك0
LU FEES
Compléter les tableaux de Karnaugh ci-contre des sorties
ري 61 وك
Donner les équations simplifiées des sorties S,et رك
Réponses aux Question 3-1 et Question 3-2 : Echelle 1 Cm ——1 m/s
Justifications des tracés [voi anne ma Ar Enr Se Arr
Document réponse DR2.
A Carter came 0(1/21obe) 7
Document réponse Page 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 17 —
Concours National Commun session : 2010
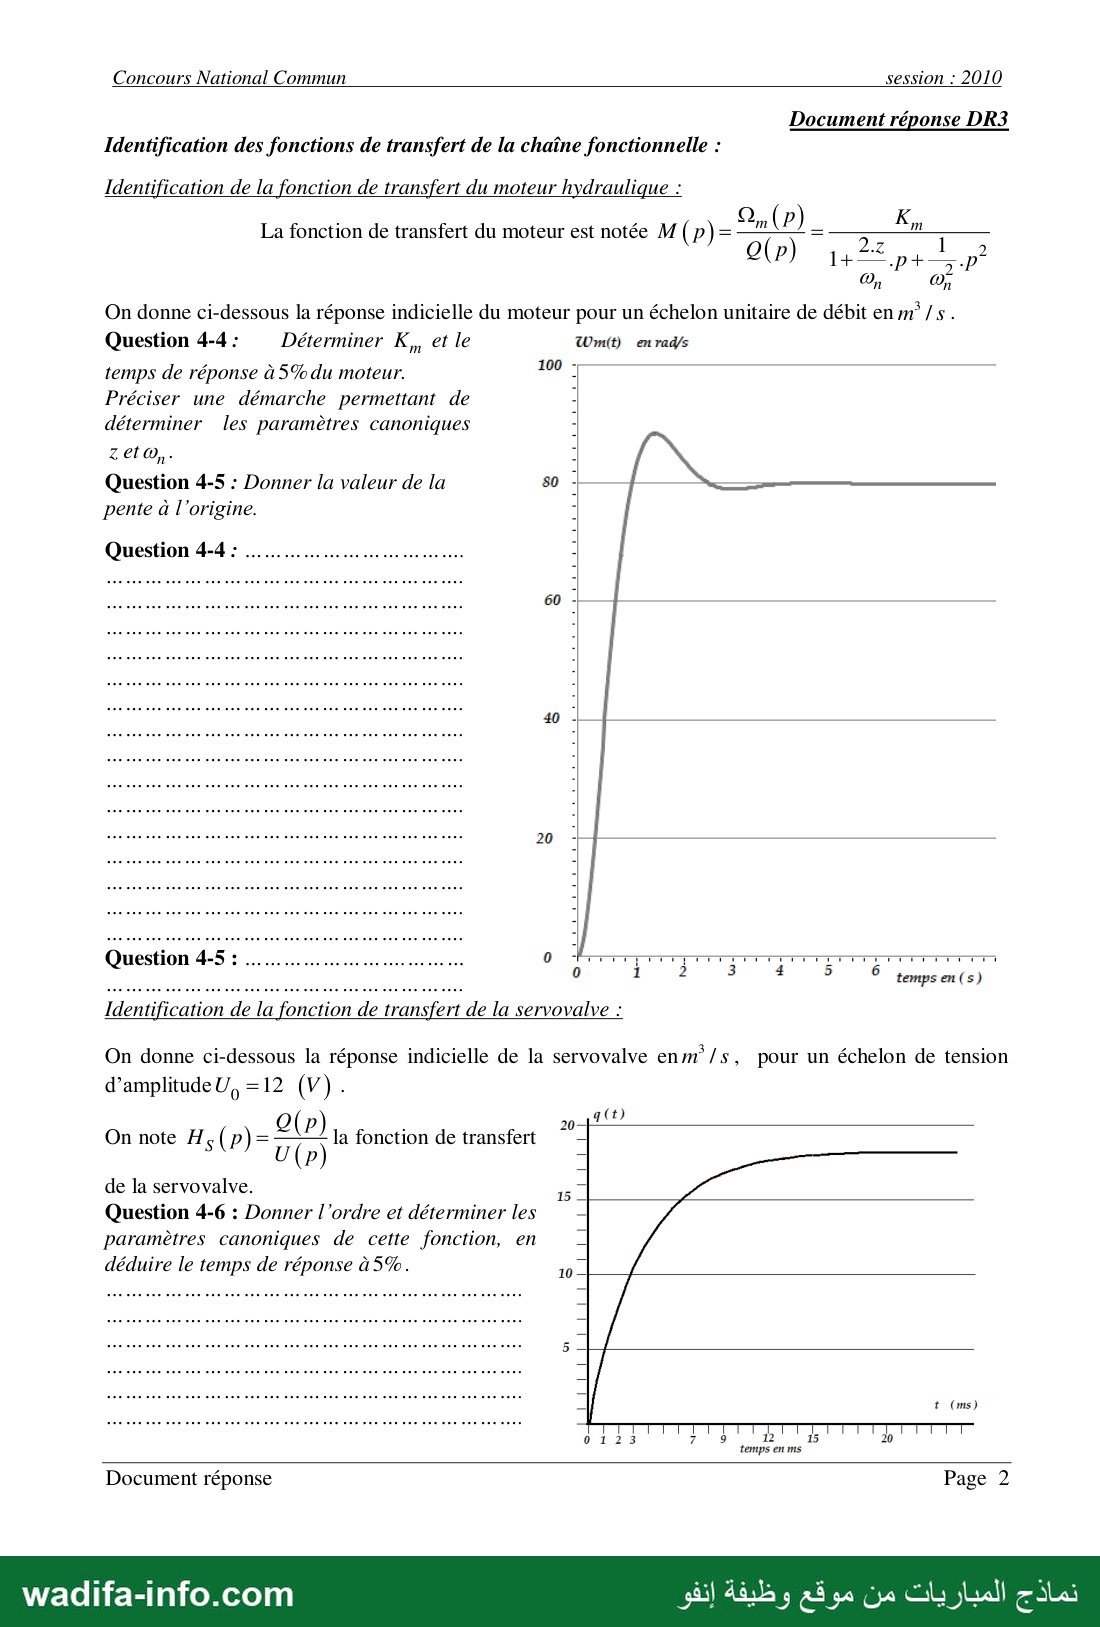
Document réponse DR3
Identification des fonctions de transfert de la chaîne fonctionnelle :
Identification de la fonction de transfert du moteur hydraulique :
52
La fonction de transfert du moteur est notée M ( 0 ) = Qn(P) = Km
Q(p) تر طم فخي
71 n
On donne ci-dessous la réponse indicielle du moteur pour un échelon unitaire de débit en m°/s .
Question 4-4: | Déterminer مع et le Wm(t) en rad/s
temps de réponse à 5% du moteur. 108. *
Préciser une démarche permettant de -
déterminer les paramètres canoniques
zetœ,.
Question 4-5 : Donner la valeur de la so --
pente à l’origine.
Question 4-4 : unes
20
Question 4-5 : ع ع عي عي يي ses van see ‘0 fig
0 1 2 3 4 › 6 temps en(s)
Identification de la fonction de transfert de la servovalve :
On donne ci-dessous la réponse indicielle de la servovalve en:m*/s, pour un échelon de tension
d’amplitude U, =12 (V).
1:0
On note ح(م) و71 0(p) la fonction de transfert
de la servovalve. 15
Question 4-6 : Donner l’ordre et déterminer les -
paramètres canoniques de cette fonction, en
déduire le temps de réponse à 5%. ed
A t (ms)
0123 12 15 20
temps en ms
Document réponse Page 2
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 18 —
Concours National Commun session : 2010
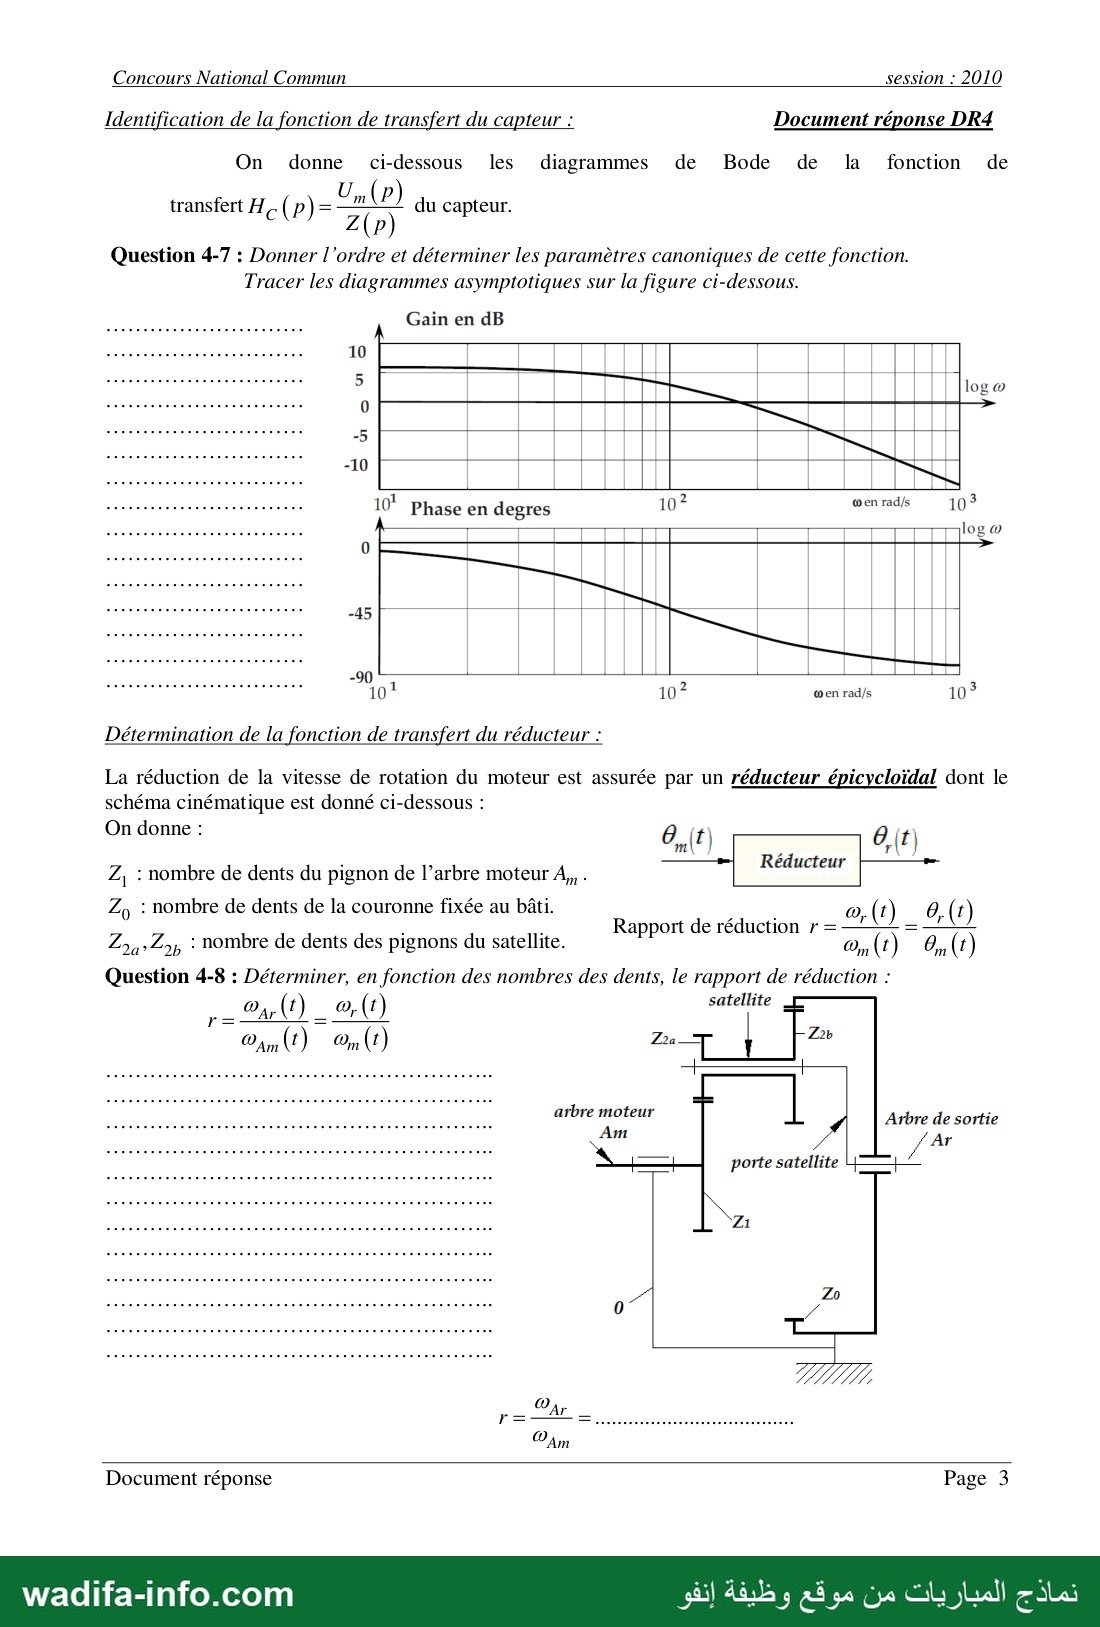
Identification de la fonction de transfert du capteur : Document réponse DR4
On donne ci-dessous les diagrammes de Bode de la fonction de
transfert H-(p)= ——- du capteur.
Question 4-7 : Donner l’ordre et déterminer les paramètres canoniques de cette fonction.
Tracer les diagrammes asymptotiques sur la figure ci-dessous.
Gain en dB
EEE EEE EE وز زا 10
A TNT RE 5 a
ER ERA EER 0
duree en ne se 00 en rene nan ce0ee 5
PE -10
101 10 2 0 en rad/s 10 3
PT Phase en degres
PE EE EEE ESS T T log ©
RARE RE EE EEE -45
-90 â :
Détermination de la fonction de transfert du réducteur :
La réduction de la vitesse de rotation du moteur est assurée par un réducteur épicycloïdal dont le
schéma cinématique est donné ci-dessous :
On donne :
Z, : nombre de dents du pignon de l’arbre moteur A, - sducteur
Z, : nombre de dents de la couronne fixée au bâti.
Rapport de réducti ue
apport de réduction r =
وو Zap : Nombre de dents des pignons du satellite. PP On ( f) 6, 0 )
Question 4-8 : Déterminer, en fonction des nombres des dents, le rapport de réduction :
satellite
nm lt) 0 20 2
arbre moteur
Arbre de sortie
AE للا TER SE ا اا EE poite atalite
PO ENT AE A ا مانا ا مامكا 21
ا effet mennten nement Zo
Document réponse Page 3
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 19 —
نماذج المباريات من
موقع وظيفة
إنفو
2
9
2
Page 4
Document réponse
-—1--1-—170 77177-30210 SR
se الما اممادة اساسا Se NS
» لاس اس ساد mini mine:
ess es its ma
transfert en boucle fermée 17 5; (P)-
Sur le document réponse DRS, tracer le diagramme asymptotique de Bode de la de
Question 4-19
Document réponse DR5
session : 2010
Concours National Commun
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences Industrielles pour l'Ingénieur du Concours National Commun (CNC), session 2010, commun aux écoles d'ingénieurs marocaines (classée ici en filière MP ; la page de garde, avec la filière et la durée, ne figure pas dans le scan). Le support est un dégrilleur de centrale hydroélectrique : un godet racle la grille placée en amont de la turbine. Le sujet est un problème en quatre parties : analyse fonctionnelle et logique (FAST, GRAFCET, transcodeur), mécanique (dynamique du vérin et du moteur de levage), étude d'un moteur hydraulique à pistons radiaux (cinématique, hyperstatisme, statique, énergétique) et asservissements (position et accélération). Il est accompagné de cinq documents-réponses (DR1 à DR5). Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties sont largement indépendantes. Le transcodeur (Q1-3), les identifications sur courbes (Q4-4 à Q4-8) et les calculs de boucle (Q4-9 à Q4-16) sont rapides et sûrs. Faites-les tôt. En dynamique, repérez bien les bases (ψ pour le bras, δ pour le vérin, θ et α pour le moteur) avant de projeter. Les valeurs lues sur les courbes et les figures sont des lectures du scan : refaites-les sur votre document.
Partie I : analyse fonctionnelle et systèmes logiques
Question 1-1 : FAST partiel (DR1)
- « Déplacer le godet » se décompose en trois fonctions techniques :
- déplacer le châssis 10 suivant z10, avec deux sous-fonctions : mettre en mouvement le châssis (moteur hydraulique M24 + système pignon-crémaillère) et « guider le châssis 10 dans la direction z10 » (quatre roues et rails) ;
- translater le godet le long du bras 4 (montée/descente) : moteur M15 + système pignon-chaîne ;
- faire pivoter le bras 4 (écarter ou plaquer le godet contre la grille) : vérin 8.
- Case vide du bas : évacuer les déchets, qui se décompose en « décharger le godet dans la trémie » et « déplacer les déchets » (tapis roulant).
Question 1-2 : GRAFCET du cycle (châssis à l'arrêt)
- Étape 0 (initiale, attente). Transition : dcy · Gph · BM.
- Étape 1 : V8+ (le bras pivote pour écarter le godet de la grille). Transition : v1.
- Étape 2 : Mh− (descente du godet, sans contact avec la grille). Transition : Gpb.
- Étape 3 : V8− (le bras revient et se plaque sur la butée M, le godet touche la grille). Transition : BM.
- Étape 4 : Mh+ et V8− (montée avec raclage ; le vérin maintient le plaquage). Transition : Gph.
- Étape 5 : temporisation de 60 s (évacuation dans la trémie). Transition : t/X5/60 s, retour à l'étape 0.
Question 1-3 : transcodeur roue codeuse → code Gray (DR2)
La lecture des quatre pistes (e1 = piste intérieure, e4 = piste extérieure) est cohérente avec les lignes 1 et 9 déjà remplies. Le code de la roue est à distance unité : un seul bit change d'un secteur au suivant. Les sorties s1s2s3s4 forment le code Gray du numéro de secteur (s1 = poids fort).
| Secteur | e1 e2 e3 e4 | s1 s2 s3 s4 |
|---|---|---|
| 0 | 0 0 0 0 | 0 0 0 0 |
| 1 | 1 0 0 0 | 0 0 0 1 |
| 2 | 1 0 0 1 | 0 0 1 1 |
| 3 | 1 0 1 1 | 0 0 1 0 |
| 4 | 1 0 1 0 | 0 1 1 0 |
| 5 | 1 1 1 0 | 0 1 1 1 |
| 6 | 0 1 1 0 | 0 1 0 1 |
| 7 | 0 0 1 0 | 0 1 0 0 |
| 8 | 0 0 1 1 | 1 1 0 0 |
| 9 | 0 0 0 1 | 1 1 0 1 |
- Les six combinaisons absentes (0100, 0101, 0111, 1100, 1101, 1111) sont des cases indifférentes.
- s3 = e1·e3 + e1·e4 = e1(e3 + e4) : les 1 sont 1001, 1011, 1010 et 1110, et 1000 est bien exclu.
- s4 = e2 + e1·ē3 + ē3·e4 : toutes les cases e2 = 1 valent 1 ou sont indifférentes. Vérification sur les zéros 0000, 1011, 1010, 0010 et 0011 : chaque terme est nul.
Partie II : étude mécanique du dégrilleur
Question 2-1 : moment dynamique de S = {4, 5} en O1
- La glissière est bloquée : S tourne autour de l'axe fixe (O1, z10) avec Ω = ψ̇ z10. Moment d'inertie de 5 par Huygens : I5 + m5|O1G5|², avec |O1G5|² = x5² + y5².
- δ(O1, S/10)·z10 = [I4 + I5 + m5(x5² + y5²)] ψ̈.
Question 2-2 : effort F du vérin
- Moments en O1 sur z10. La pivot est parfaite. On suppose le godet déjà décollé de la grille, donc sans action de la grille.
- Vérin : O1D ∧ F y8 = −μF (y4 ∧ y8)·z10 = μF sin(ψ − δ), avec la convention de l'encart (x4 à ψ et x8 à δ de x10).
- Eau : (−yP y4) ∧ (−FP x4) = −FP yP.
- Poids de 4 : −m4 g y4 sin ψ. Poids de 5 : −m5 g (y5 sin ψ − x5 cos ψ).
- Théorème du moment dynamique : F = [ (I4 + I5 + m5(x5² + y5²)) ψ̈ + FP yP + m4 g y4 sin ψ + m5 g (y5 sin ψ − x5 cos ψ) ] / (μ sin(ψ − δ)). Le signe du dénominateur dépend de l'orientation choisie pour δ (la figure 3 et l'encart ne tracent pas y8 du même côté) : gardez l'écriture −μ(y4 ∧ y8)·z10 et justifiez votre choix.
Question 2-3 : non-glissement en J
- V(J∈12/0) = 0, avec V(O12/0) = ẏ y4 et O12J = −r x4 : ẏ y4 + ω12 z10 ∧ (−r x4) = 0, d'où ω12 = ẏ/r.
- La chaîne ne glisse pas sur le pignon 9 (rayon R) et le godet est lié à la chaîne : ẏ = R ωm. D'où ω12 = R ωm/r ; de même ω11 = ωm.
Question 2-4 : énergie cinétique de Σ = {9, 3, 5, d, 11, 12} par rapport à 4
- T = ½Iωm² + ½Iω11² + ½(m5 + md + m12)ẏ² + ½I12ω12² ; la chaîne est de masse nulle.
- T = ½ Jéq ωm² avec Jéq = 2I + mER² + I12R²/r², où mE = m5 + md + m12.
Question 2-5 : couple moteur
- Puissances dans R4 : moteur Cmωm ; pesanteur −mE g (y10·y4) ẏ = −mE g R ωm cos ψ ; frottement grille-déchets −T6d R ωm. Les liaisons parfaites et le roulement sans glissement en J ne dissipent rien.
- Théorème de l'énergie cinétique : Jéqωmω̇m = ωm(Cm − mEgR cos ψ − T6dR), d'où Cm = Jéq ω̇m + R (mE g cos ψ + T6d).
Question 2-6 : effort normal N6d
- Théorème de la résultante dynamique sur E = {5, d, 12} selon y4. La glissière 4/5 est parfaite et le frottement en J est négligé : mEÿ = T − mE g cos ψ − T6d.
- Avec glissement des déchets sur la grille (Coulomb), T6d = f N6d. Donc N6d = (T − mE g cos ψ − mE R ω̇m)/f.
Partie III : moteur hydraulique à pistons radiaux
Question 3-1 : direction de V(G2, 2/0)
Le galet roule sans glisser en I : I est le CIR du mouvement 2/0. Donc V(G2, 2/0) est perpendiculaire à (IG2), c'est-à-dire portée par y2. G2 décrit d'ailleurs un cercle de centre B et de rayon a.
Question 3-2 : vitesse du piston par rapport au bloc (graphique)
- V(G2∈1/0) = ρω y1 = 0,2 × 30 = 6 m/s, perpendiculaire à O0G2 (6 cm à l'échelle 1 cm pour 1 m/s).
- Composition : V(G2∈2/0) = V(G2∈3/0) = V(G2∈3/1) + V(G2∈1/0). V(G2∈3/1) est portée par x1, V(G2∈2/0) par y2. On ferme le triangle.
- |V(G2, 3/1)| = ρω tan α. Avec α ≈ 28° mesuré sur DR2 : ≈ 3,2 m/s, dirigée vers O0 (le piston rentre quand θ croît sur la rampe JK). V(G2, 2/0) ≈ 6/cos α ≈ 6,8 m/s.
Question 3-3 : relation entre α et θ, expression de ρ
- Fermeture géométrique : L xf = ρ x1 + a x2.
- Projection sur y1 : a sin α = L sin(θf − θ). Projection sur x1 : ρ = L cos(θf − θ) − a cos α.
- Avec cos α = √(1 − (L²/a²) sin²(θf − θ)) : ρ = L[cos(θf − θ) − (a²/L² − sin²(θf − θ))1/2].
Question 3-4 : θ̇ par fermeture cinématique en G2
- V(G2, 2/0) = ρ̇ x1 + ρθ̇ y1 doit être porté par y2. Sa composante sur x2 est donc nulle : ρ̇ cos α + ρθ̇ sin α = 0.
- θ̇ = −ρ̇ √(a² − L² sin²(θf − θ)) / (ρ L sin(θf − θ)), soit θ̇ = −ρ̇/(ρ tan α).
Question 3-5 : mobilité et hyperstatisme
- Graphe : 0-1 pivot, 1-3 pivot glissant, 3-2 pivot, 2-0 linéaire rectiligne. Une boucle : γ = 1. Nc = 1 + 2 + 1 + 4 = 8.
- Mobilités : mu = 1 (rotation de l'arbre) et mi = 1 (rotation propre du galet autour de son axe, le modèle linéaire rectiligne autorisant le glissement). m = 2.
- h = m − Nc + 6γ = 2 − 8 + 6 = 0 : le mécanisme est isostatique. Vérification statique : Ns = 5 + 4 + 5 + 2 = 16, et h = 16 − 6×3 + 2 = 0. Chaque ensemble piston + galet supplémentaire ajoute une boucle isostatique.
Question 3-6 : statique simplifiée (plan, sans frottement)
- Galet 2 : la came agit en I selon la normale, −N x2 = −N cos α x1 − N sin α y1, avec un moment nul en G2 car I est sur la ligne d'action. Le pivot 3/2 agit en G2 (X32, Y32). Équilibre : X32 = N cos α ; Y32 = N sin α ; moment : 0 = 0.
- Piston 3 : le fluide agit par F x1, le galet par −(X32, Y32) et le bloc 1 par le pivot glissant (Y13 y1, N13), sans composante sur x1. Équilibre : F − X32 = 0 ; Y13 − Y32 = 0 ; N13 = 0 en G2.
- N = F/cos α : l'effort normal came/galet croît avec l'angle de pression α. C'est lui qui fixe la pression de contact (Hertz).
Question 3-7 : forme des matrices d'inertie
- Le galet 2 est un cylindre de révolution d'axe (G2, z0). Tout axe perpendiculaire passant par G2 est principal, avec A = B. La matrice est donc diagonale (A2, A2, C2) dans toute base contenant z0, en particulier (x1, y1, z0).
- Le piston 3 admet les plans (G3, x1, y1) et (G3, x1, z0) comme plans de symétrie : la matrice en G3 est diagonale. G2 est sur l'axe principal (G3, x1) (G3G2 = l x1) : le transport de Huygens n'ajoute que m3l² sur B et C, et les produits d'inertie restent nuls.
Question 3-8 : énergie cinétique de S = {1, 2, 3}
- 1 : ½I1θ̇².
- 3 : V(G2∈3/0) = ρ̇ x1 + ρθ̇ y1, Ω = θ̇ z0 et G2G3 = −l x1. T3 = ½m3(ρ̇² + ρ²θ̇²) + ½C3θ̇² − m3 l ρ θ̇².
- 2 : ω20 = (ρ̇ sin α − ρθ̇ cos α)/R (roulement sans glissement), et T2 = ½m2(ρ̇² + ρ²θ̇²) + ½C2ω20².
- T(S/0) = ½(I1 + C3 − 2m3lρ)θ̇² + ½(m2 + m3)(ρ̇² + ρ²θ̇²) + ½C2ω20².
Question 3-9 : théorème de l'énergie cinétique
- Puissance extérieure : couple C z0 sur 1, soit Cθ̇. Le contact came/galet sans glissement a une puissance nulle, et la pesanteur est négligée. Puissance intérieure : fluide entre 1 et 3, F x1·V(G2, 3/1) = Fρ̇ ; les liaisons parfaites ne travaillent pas.
- dT(S/0)/dt = Cθ̇ + Fρ̇ = θ̇ (C − F ρ tan α). En régime quasi statique, cela donne le couple fourni par piston en phase motrice : F ρ tan α.
Partie IV : asservissements
Questions 4-1 à 4-3 : modèle du moteur hydraulique
- Q(p) = D Ωm(p) + (v/(4B)) p ΔP(p) ; Jéq p Ωm(p) = D ΔP(p) − f Ωm(p) − Cre(p).
- Schéma bloc : Q − DΩm → 4B/(v p) → ΔP → D → (− Cre) → 1/(Jéqp + f) → Ωm. Retour D vers le premier comparateur. Le bloc « ? » vaut 1/p (θm = Ωm/p).
- Hm(p) = (1/D) / [p (1 + (f v/(4BD²)) p + (Jéq v/(4BD²)) p²)]. Donc Km = 1/D, ωn = 2D √(B/(Jéq v)) et z = (f/(4D)) √(v/(B Jéq)).
Questions 4-4 à 4-8 : identifications (DR3, DR4)
- Q4-4 : valeur finale 80 rad/s pour un échelon unité, donc Km ≈ 80 rad·s−1/(m³·s−1). Premier dépassement ≈ 88,5, soit D ≈ 10 %. On lit t5% ≈ 2 s (dernière entrée dans [76 ; 84]). Démarche : D% = exp(−πz/√(1 − z²)) donne z ≈ 0,58 ; tpic ≈ 1,4 s = π/(ωn√(1 − z²)) donne ωn ≈ 2,7 rad/s. Contrôle avec l'abaque : t5%·ωn ≈ 5,4.
- Q4-5 : 2e ordre, pente à l'origine nulle (tangente horizontale).
- Q4-6 : 1er ordre (tangente à l'origine non nulle, pas de dépassement). Valeur finale ≈ 18 pour U0 = 12 V : Ksv ≈ 1,5 (unités du graphe par V). On atteint 63 % (≈ 11,5) vers τ ≈ 3 ms, d'où t5% = 3τ ≈ 9 ms.
- Q4-7 : 1er ordre. Gain statique ≈ 6 dB, soit Kc ≈ 2. La phase vaut −45° à ω = 100 rad/s, d'où τ = 0,01 s : Hc = 2/(1 + 0,01p). Asymptotes : horizontale à 6 dB jusqu'à 100 rad/s, puis pente de −20 dB/décade ; phase de 0° à −90° avec une cassure à 100 rad/s.
- Q4-8 : train épicycloïdal (couronne Z0 fixe, porte-satellite en sortie). Raison du train à porte-satellite fixe : λ = −Z1Z2b/(Z2aZ0). Willis avec ω0 = 0 donne r = ωr/ωm = Z1Z2b/(Z1Z2b + Z0Z2a).
Questions 4-9 à 4-13 : boucle de position
- Q4-9 : HBO(p) = KBO/[p(1 + 2z p/ωn + p²/ωn²)] avec KBO = Kp Ksv Kc Km r R : classe 1, ordre 3.
- Q4-10 : HBF(p) = 1/(1 + p/KBO + 2z p²/(KBOωn) + p³/(KBOωn²)).
- Q4-11 : classe 1, donc εs = 0 et εtr = a/KBO.
- Q4-12 : dénominateur p³ + 2zωnp² + ωn²p + KBOωn². Routh : 2zωn·ωn² > KBOωn², soit KBO < 2zωn. Donc Kp < Kp limite = 2zωn/(KsvKcKm r R).
- Q4-13 : la phase vaut −180° à ω = ωn, où |HBO| = KBO/(2zωn) = Kp/Kp limite. MG = 12 dB correspond à un facteur ≈ 4 : Kp = Kp limite/4.
Questions 4-14 à 4-19 : boucle d'accélération
- Q4-14 (Cγ = 1) : εγ(p) = Γc(p)/(1 + p H(p)).
- Q4-15 : pour un échelon γc/p, εγ(∞) = γc et γ0 = 0. Le dérivateur de la chaîne directe rend l'accélération nulle en régime permanent : le système non corrigé est inutilisable.
- Q4-16 (PI) : la boucle ouverte devient K Kacc(1 + Tip)/(1 + 2ξp/ω0 + p²/ω0²), de classe 0. εγ = γc/(1 + K Kacc) et γ0 = γc K Kacc/(1 + K Kacc). Pour γ0 = 0,75 γmax avec la consigne γc = γmax : K Kacc = 3, soit K = 3/Kacc.
- Q4-17 : Hγ BF(p) = K Kacc(1 + Tip) / [(1 + K Kacc) + (2ξ/ω0 + K KaccTi)p + p²/ω0²].
- Q4-18 : pour la fonction donnée 2(1 + 10p)/((1 + 0,25p)(1 + 2p)), les cassures sont à 0,1 rad/s (zéro), 0,5 rad/s et 4 rad/s (pôles). Gain asymptotique : 6 dB jusqu'à 0,1 rad/s ; +20 dB/décade jusqu'à 0,5 rad/s (où il atteint 6 + 20 log 5 ≈ 20 dB) ; plateau à 20 dB jusqu'à 4 rad/s ; puis −20 dB/décade. Phase asymptotique : 0°, puis +90° entre 0,1 et 0,5 rad/s, 0° entre 0,5 et 4 rad/s, et −90° au-delà.
- Q4-19 : la courbe réelle passe sous les angles, avec un maximum ≈ 19 dB vers 1,4 rad/s. Elle vaut ≈ 8,9 dB à 0,1 rad/s et ≈ 17 dB à 0,5 et à 4 rad/s. Bande passante à −3 dB par rapport au gain statique (6 dB, donc 3 dB) : ωc ≈ 28 rad/s. Remarque : le gain statique 2 donné par l'énoncé n'est pas cohérent avec K Kacc/(1 + K Kacc) < 1. On trace simplement la fonction imposée.
💡 À retenir pour le CNC SI : lecture d'un code à distance unité et Gray, GRAFCET d'un cycle avec temporisation, théorème du moment dynamique autour d'un axe fixe (Huygens), inertie équivalente ramenée à un axe moteur, théorème de l'énergie cinétique avec puissance intérieure d'un vérin ou d'un fluide, roulement sans glissement et CIR, fermeture géométrique et cinématique, hyperstatisme avec mobilités internes, identification de 1er et 2e ordres (abaques D% et t5%·ωn), critère de Routh, marge de gain, correcteur PI et diagrammes de Bode asymptotiques.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1731/نموذج-المباراة-الوطنية-المشتركة-CNC-2010-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
