
نموذج المباراة الوطنية المشتركة CNC 2005: علوم المهندس - شعبة MP لولوج مدارس المهندسين
⬇️ تحميل PDF الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1727/نموذج-المباراة-الوطنية-المشتركة-CNC-2005-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
باختصار
هذا نموذج امتحان كتابي سابق لمباراة مباراة ولوج المدارس العليا للمهندسين لدى المباراة الوطنية المشتركة CNC (الأقسام التحضيرية) (2005)، منشور على وظيفة إنفو للاطلاع والتحميل المجاني بصيغة PDF مع تصحيح مقترح.
- الجهة المنظمة
- المباراة الوطنية المشتركة CNC (الأقسام التحضيرية)
- الدرجة
- مباراة ولوج المدارس العليا للمهندسين
- التخصص
- علوم المهندس (العلوم الصناعية)
- الدورة
- 2005
- عدد الصفحات
- 13
- لغة الأسئلة
- الفرنسية
- التصحيح
- تصحيح مقترح متوفر في هذه الصفحة
📝 نص أسئلة النموذج (مستخرج آلياً من الصفحات الممسوحة)
استُخرج هذا النص آلياً من صور الامتحان وقد يحتوي على أخطاء في القراءة — الصور أعلاه هي المرجع.
— صفحة 1 —
Royaume 00 Maroc) ذا
Ministère de l'Education Nationale
de l'Enseignement Supérieur, de la Formation des Cadres
et de la Recherche Scientifique
Présidence du Concours National Commun 2005
Ecole Hassania des Travaux Publics
EHTP
Concours National Commun d’Admission
aux Grandes Ecoles d'Ingénieurs ou Assimilées
Session 2005
EPREUVE DE SCIENCES
INDUSTRIELLES
FILIERE MP
Durée de l’épreuve : 4 heures
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 2 —
Concours National Commun Session 2005
0ه اد م اه ا ال ا اما امل ال ال لما ا MEME MM MIE DO LE LANDE LME ل امل اا ا دا ا ا د ا اع اا ا لص ال فك DRM DDR ادا ادا ا ف ادل DEMI OL OMR
CONCOURS NATIONAL COMMUN
D'ADMISSION AUX GRANDES ECOLES D'INGENIEURS MAROCAINES
ELLE LECLERC دده د 2ه ل EL EE EEE اد د د اد شال ده د اه قش سد LL 00 CLEA EEE EEE د د انها
Epreuve de Sciences Industrielles
Durée : 4 heures
Composition du sujet :
Le sujet comporte :
-Enoncédusujet : pagesde1là7
- Documents : Documents 1-2—-3—4-5
Il est conseillé de :
-Lire la totalité de l'énoncé avant de commencer l'épreuve. Si au cours de l'épreuve le candidat repère
ce qui semble être une erreur d'énoncé, il le signale sur sa copie et poursuit sa composition en
expliquant les raisons des initiatives qu'il est amené à prendre.
-Indiquer les numéros de chaque réponses.
-Encadrer les résultats finals.
-Faire attention à la présentation .
Aucun document supplémentaire n'est autorisé.
Calculatrice autorisée.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 3 —
Concours National Commun Session 2005
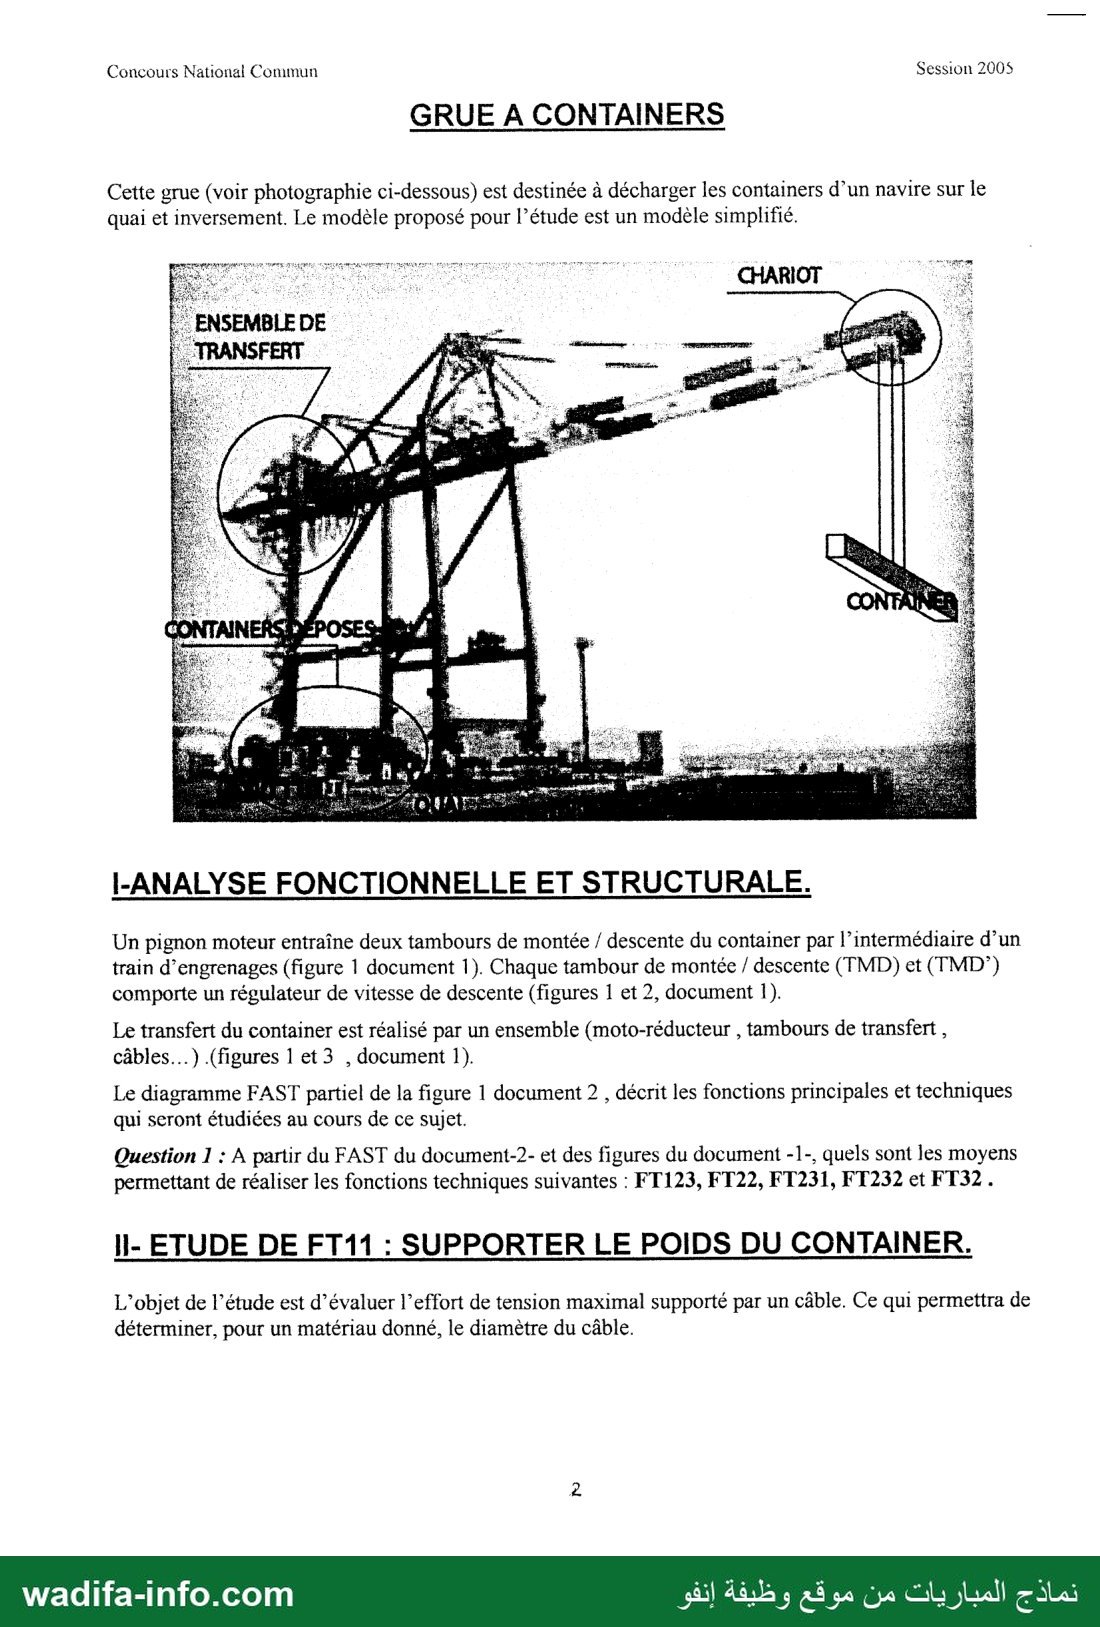
GRUE À CONTAINERS
Cette grue (voir photographie ci-dessous) est destinée à décharger les containers d’un navire sur le
quai et inversement. Le modèle proposé pour l’étude est un modèle simplifié.
I|-ANALYSE FONCTIONNELLE ET STRUCTURALE.
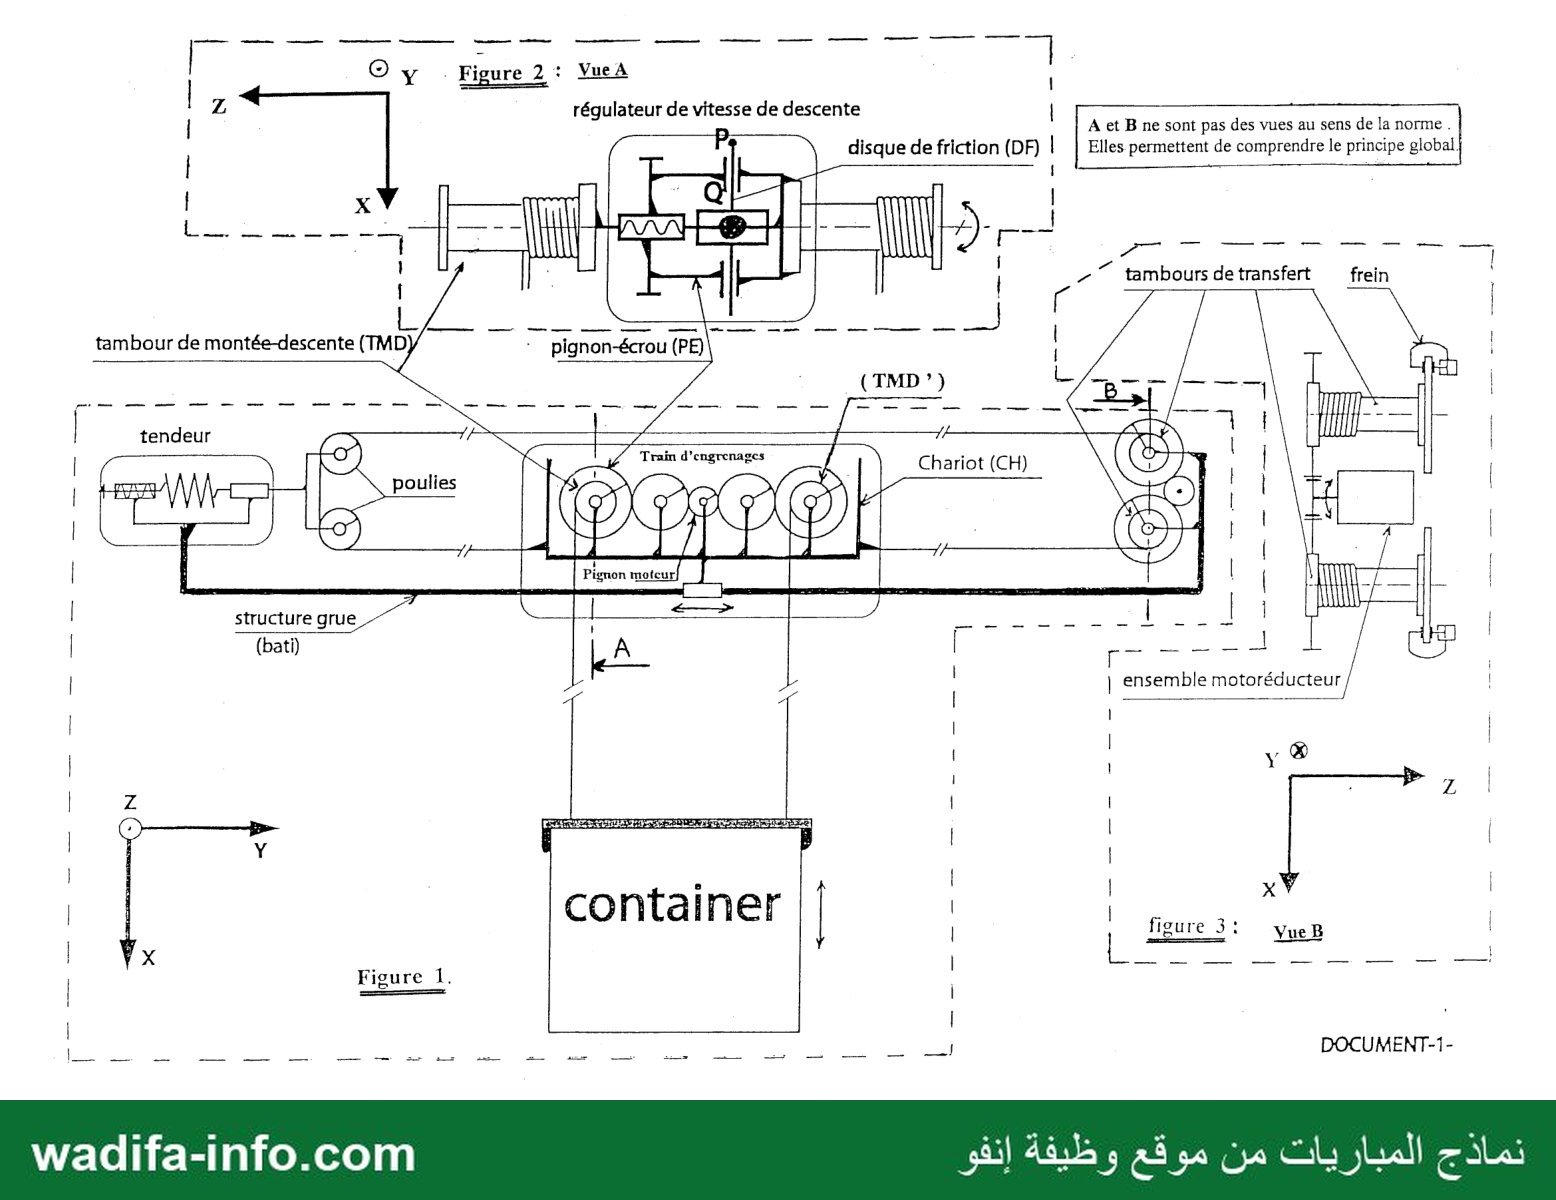
Un pignon moteur entraîne deux tambours de montée / descente du container par l’intermédiaire d’un
train d’engrenages (figure 1 document 1). Chaque tambour de montée / descente (TMD) et (TMD”)
comporte un régulateur de vitesse de descente (figures 1 et 2, document 1).
Le transfert du container est réalisé par un ensemble (moto-réducteur , tambours de transfert ,
câbles… ) (figures 1 et 3 , document 1).
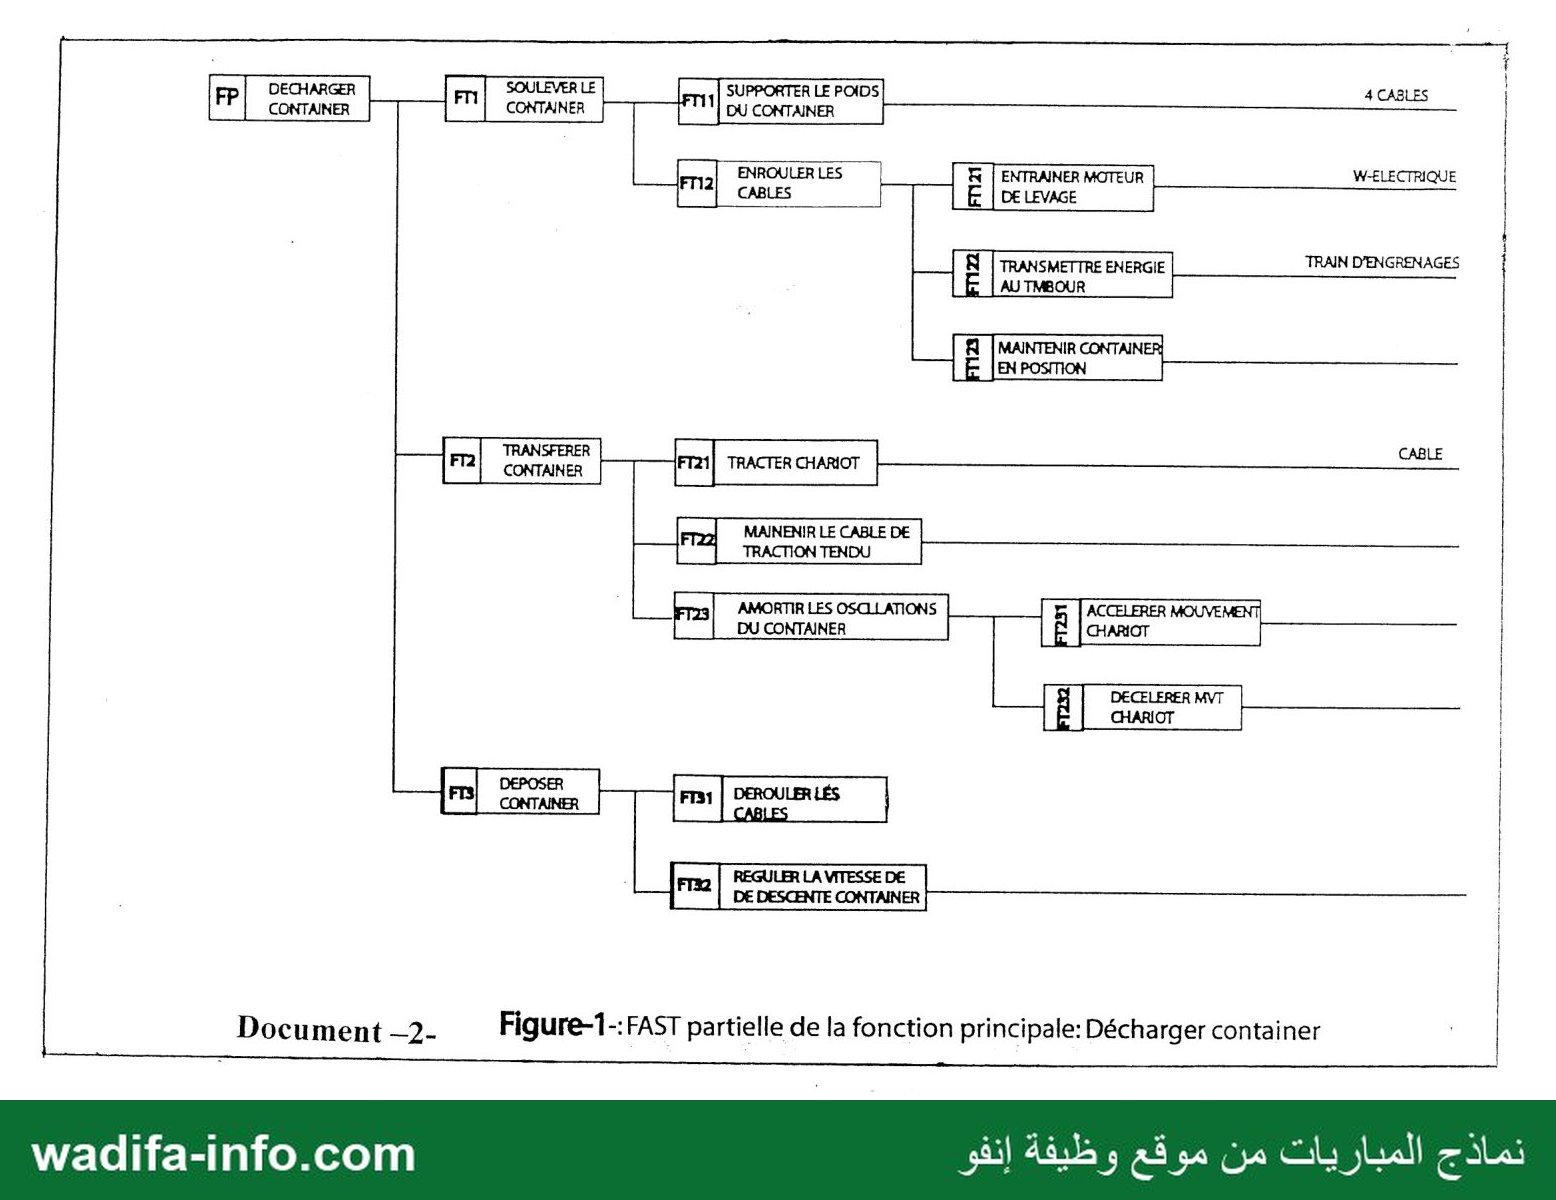
Le diagramme FAST partiel de la figure 1 document 2 , décrit les fonctions principales et techniques
qui seront étudiées au cours de ce sujet.
Question 1 : A partir du FAST du document-2- et des figures du document -1-, quels sont les moyens
permettant de réaliser les fonctions techniques suivantes : FT123, FT22, FT231, FT232 et FT32.
Il- ETUDE DE FT11 : SUPPORTER LE POIDS DU CONTAINER.
L’objet de l’étude est d’évaluer l’effort de tension maximal supporté par un câble. Ce qui permettra de
déterminer, pour un matériau donné, le diamètre du câble.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 4 —
Concours National Commun Session 2005
Fonction technique critère Niveau
Supporter le poids Poids du container Masse:20 tonnes
du container position du centre d'inertie centre d'inertie: voir doc-3-
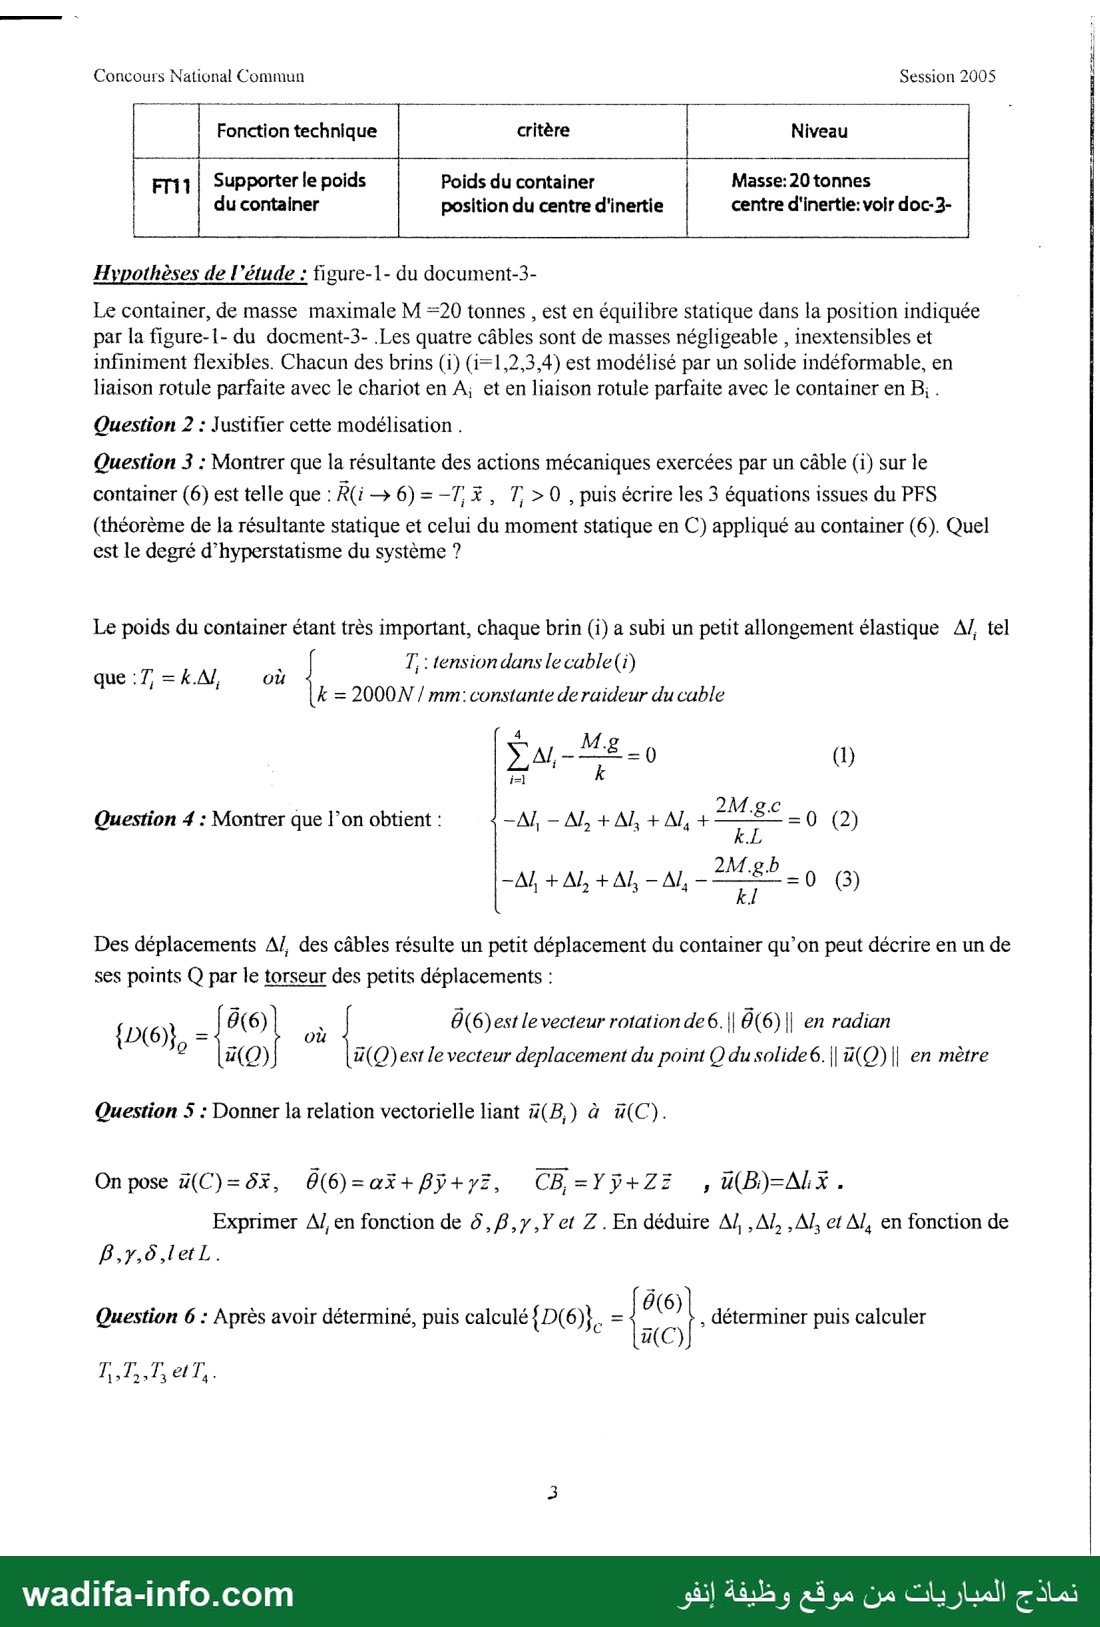
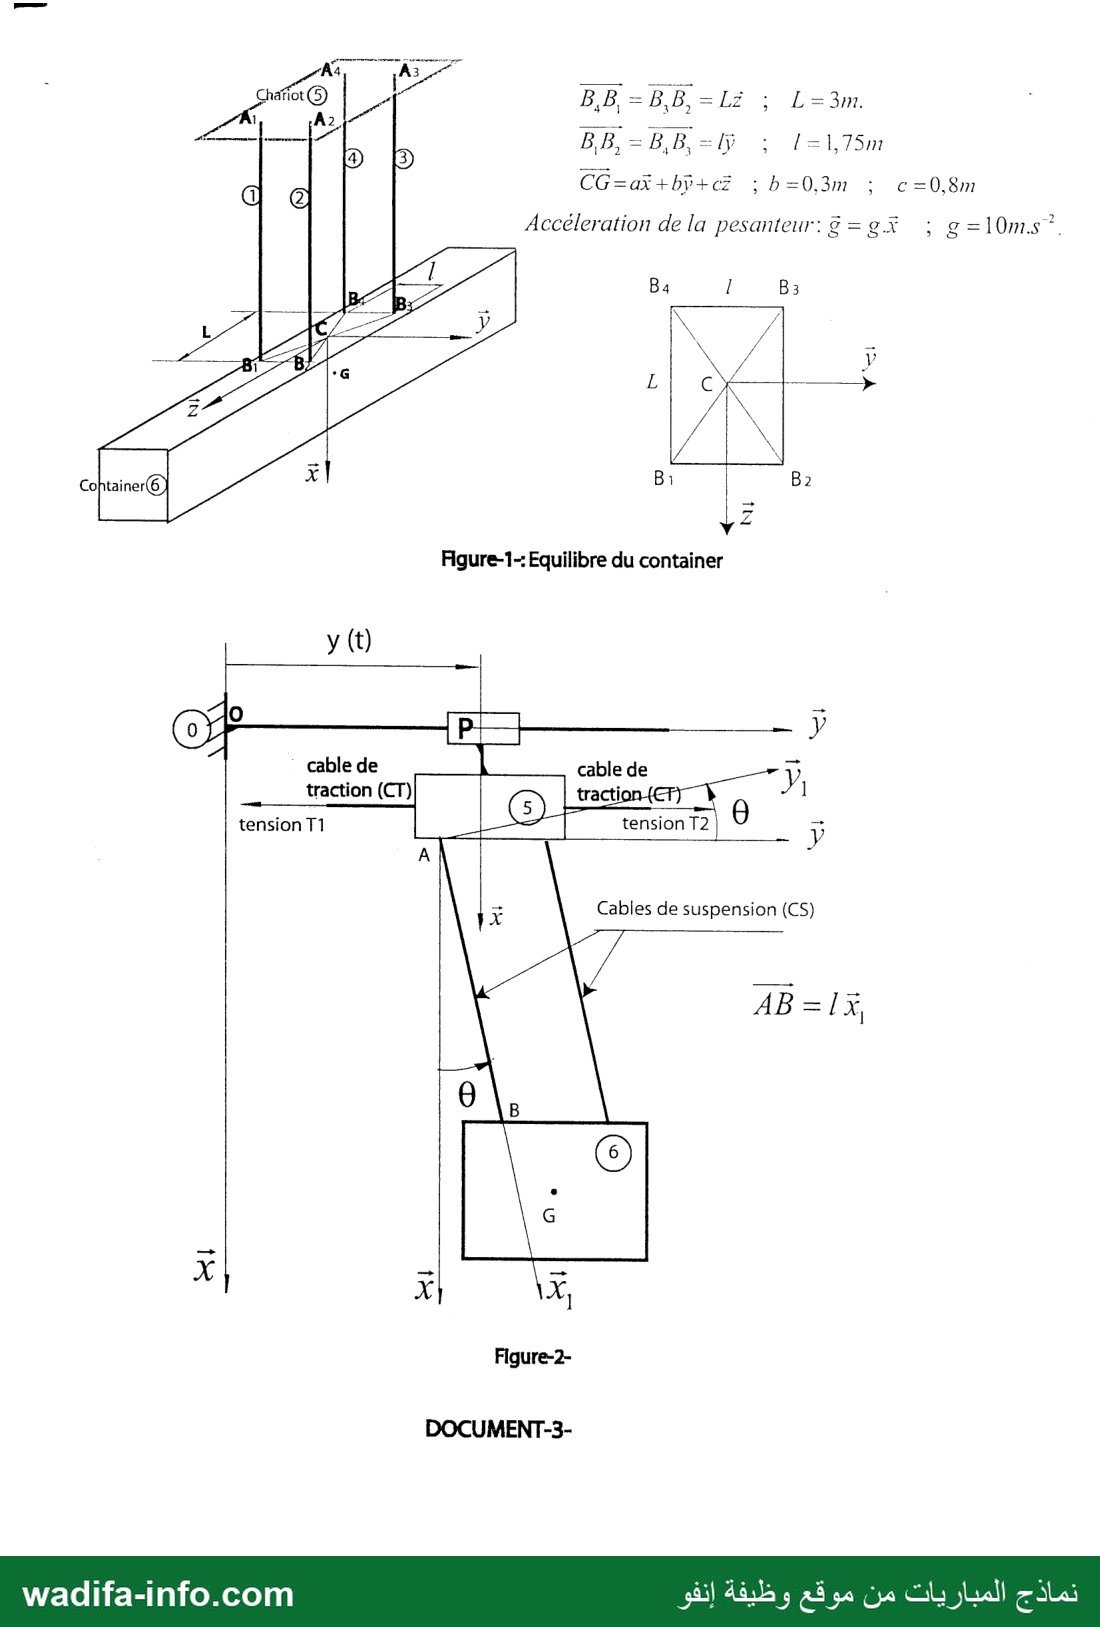
Hypothèses de l’étude : figure-1- du document-3-
Le container, de masse maximale M =20 tonnes , est en équilibre statique dans la position indiquée
par la figure-1- du docment-3- .Les quatre câbles sont de masses négligeable , inextensibles et
infiniment flexibles. Chacun des brins (i) (i=1,2,3,4) est modélisé par un solide indéformable, en
liaison rotule parfaite avec le chariot en A; et en liaison rotule parfaite avec le container en B; .
Question 2 : Justifier cette modélisation .
Question 3 : Montrer que la résultante des actions mécaniques exercées par un câble (i) sur le
container (6) est telle que : À(i + 6) = -T,X , T, › 0 , puis écrire les 3 équations issues du PFS
(théorème de la résultante statique et celui du moment statique en C) appliqué au container (6). Quel
est le degré d’hyperstatisme du système ?
Le poids du container étant très important, chaque brin (i) a subi un petit allongement élastique A/, tel
‘ 1 : tension dans le cable (i)
que : 7; = k.A/, où ١
k = 200016 | mm: constante de raideur du cable
4
. ass 45 : 2M.g.c
Question 4 : Montrer que l’on obtient : - لذ — AL, + AL, + AL, + =0 (2)
للك زف رن + زد يذ -
Des déplacements A/, des câbles résulte un petit déplacement du container qu’on peut décrire en un de
ses points Q par le torseur des petits déplacements :
{D}, _ Ô(6) | Ji } Ô(6)est le vecteur rotation 426.1 9)6( || en radian
27)0( | ü(0)est le vecteur deplacement du point Q du solide6. || 7(Q) || en mètre
Question 5 : Donner la relation vectorielle liant 7(B,) à #(C).
On pose H(C)=6X, 0(6)=aï+Bÿ+y5, CB =Yÿ+Z5 , U(B)=AIX.
Exprimer A/, en fonction de 6,B,y,Y et Z . En déduire A/, , AZ, , AZ, et AJ, en fonction de
B,y,6,letL.
Question 6 : Après avoir déterminé, puis calculé ماقام æ ef , déterminer puis calculer
70
PI Rat.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 5 —
Concours National Commun Session 2005
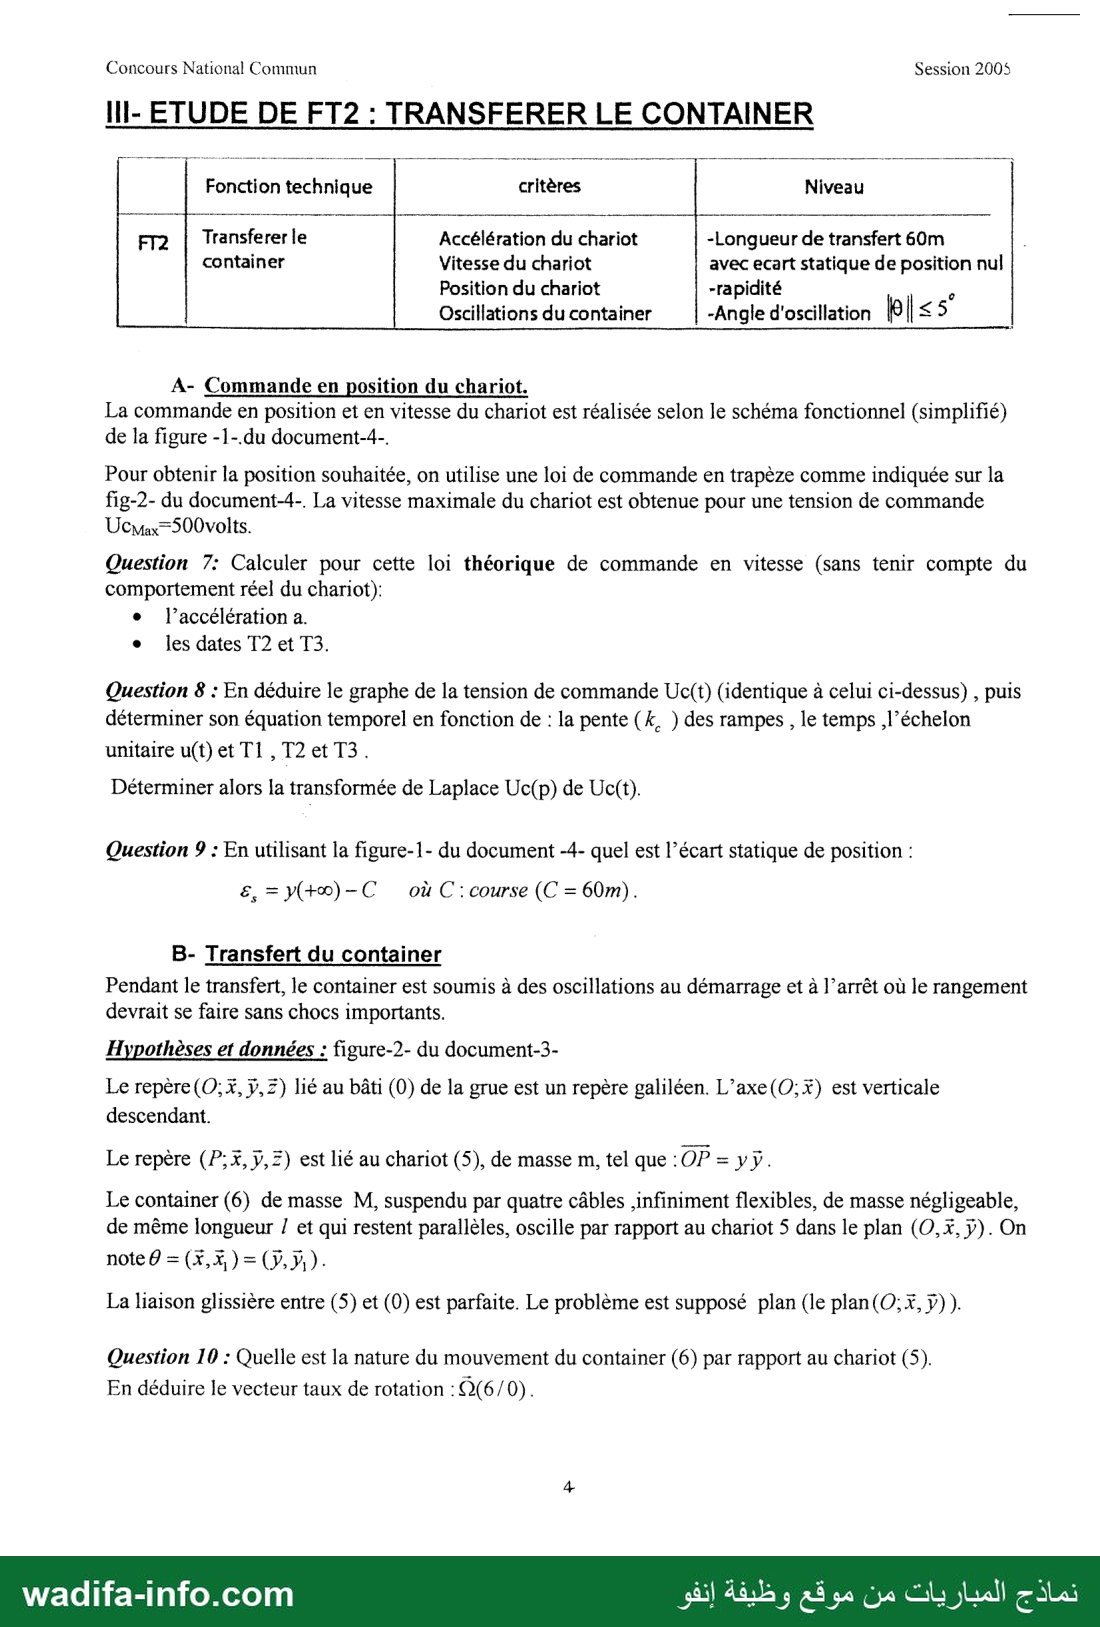
IIl- ETUDE DE FT2 : TRANSFERER LE CONTAINER
Fonction technique
critères Niveau
Transferer le Accélération du chariot -Longueur de transfert 60m
container Vitesse du chariot avec ecart statique de position nul
Position du chariot rapidité
Oscillations du container -Angle d'oscillation م | 55
A- Commande en position du chariot.
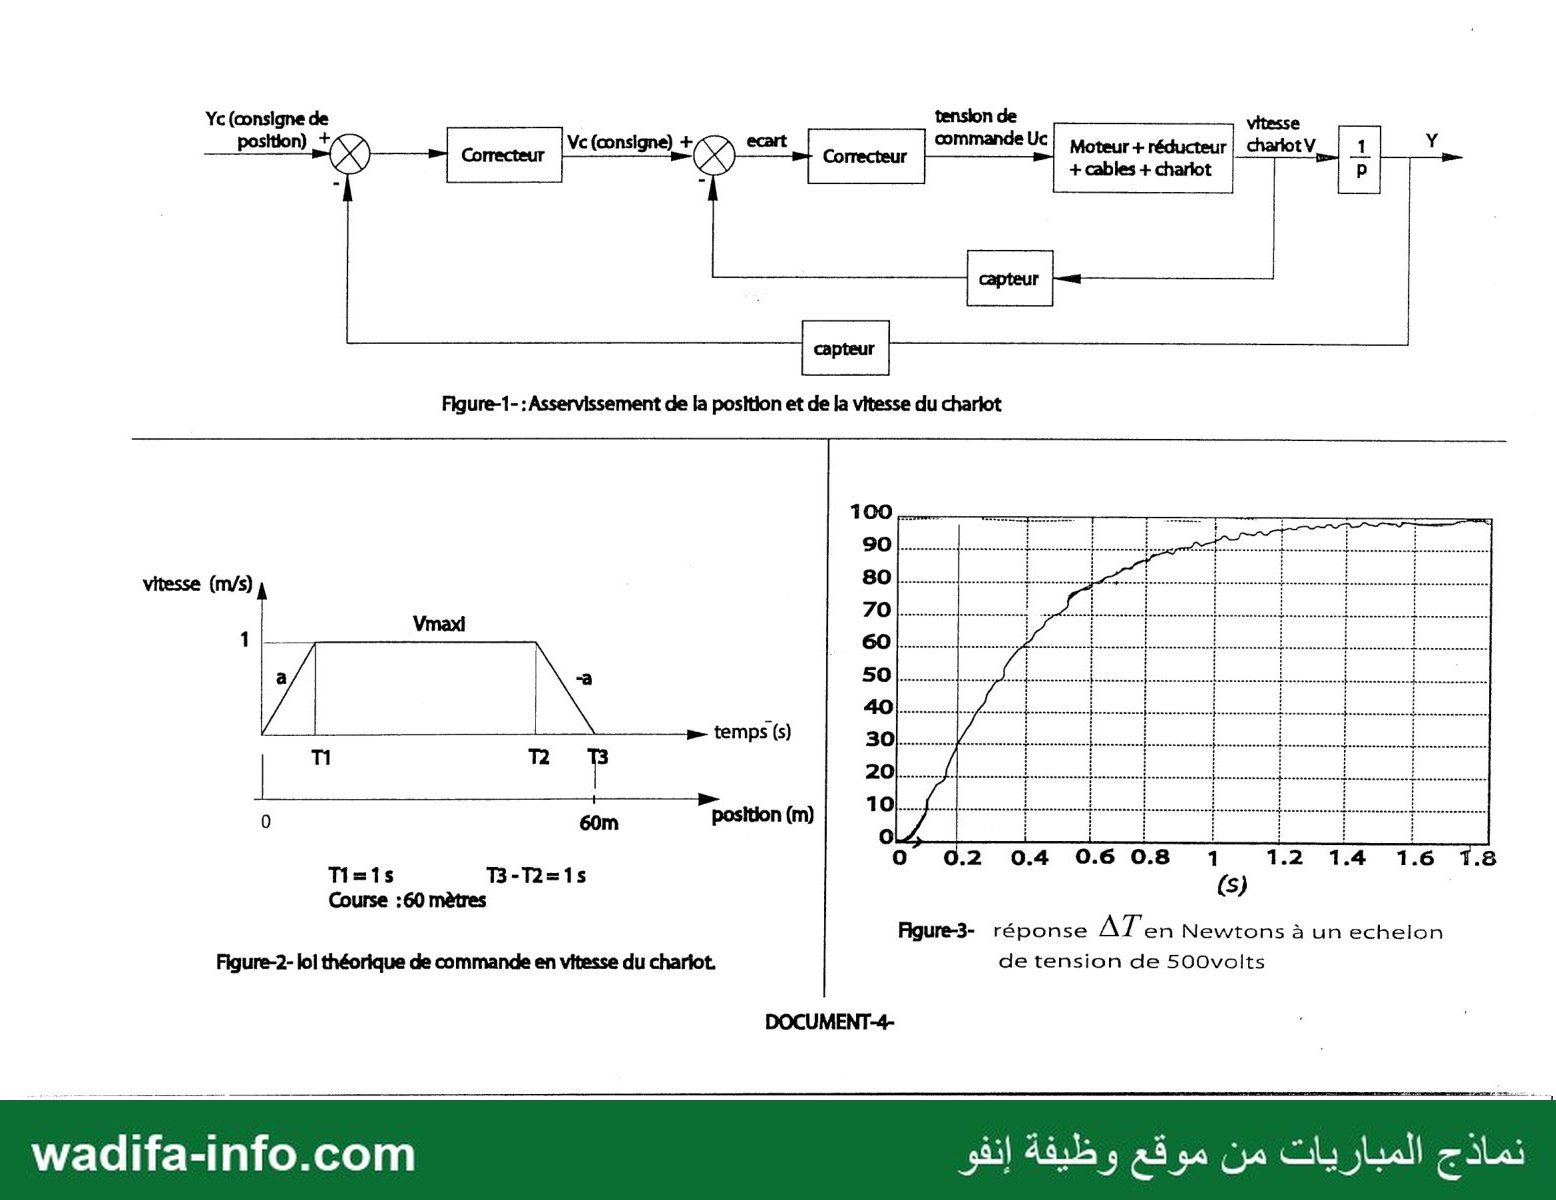
La commande en position et en vitesse du chariot est réalisée selon le schéma fonctionnel (simplifié)
de la figure -1-.du document-4-.
Pour obtenir la position souhaitée, on utilise une loi de commande en trapèze comme indiquée sur la
fig-2- du document-4-. La vitesse maximale du chariot est obtenue pour une tension de commande
Ucmax=500volts.
Question 7: Calculer pour cette loi théorique de commande en vitesse (sans tenir compte du
comportement réel du chariot):
e l’accélération a.
e les dates T2 et T3.
Question 8 : En déduire le graphe de la tension de commande Uc(t) (identique à celui ci-dessus) , puis
déterminer son équation temporel en fonction de : la pente (Æ, ) des rampes , le temps ,l’échelon
unitaire u(t) et T1 , T2 et T3.
Déterminer alors la transformée de Laplace Uc(p) de Uc(t).
Question 9 : En utilisant la figure-1- du document -4- quel est l’écart statique de position :
€, = y(F0)-C où C:course (C = 60m).
B- Transfert du container
Pendant le transfert, le container est soumis à des oscillations au démarrage et à l’arrêt où le rangement
devrait se faire sans chocs importants.
Hypothèses et données : figure-2- du document-3-
Le repère (0; Ÿ, ÿ,Z) lié au bâti (0) de la grue est un repère galiléen. L’axe(O; ) est verticale
descendant.
Le repère (P;X, y, 7) est lié au chariot (5), de masse m, tel que : OP = yy.
Le container (6) de masse M, suspendu par quatre câbles infiniment flexibles, de masse négligeable,
de même longueur / et qui restent parallèles, oscille par rapport au chariot 5 dans le plan (O, , ÿ). On
La liaison glissière entre (5) et (0) est parfaite. Le problème est supposé plan (le plan (O; X, ÿ)).
Question 10 : Quelle est la nature du mouvement du container (6) par rapport au chariot (5).
En déduire le vecteur taux de rotation : (6/0).
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 6 —
Concours National Commun Session 2005
Question 11 : Déterminer le vecteur vitesse puis le vecteur accélération du centre d’inertie G du
container (6) dans son mouvement par rapport au bâti (0), en fonction des paramètres 0 et y.
Question 12 : Par application du théorème de la résultante dynamique appliqué à l’ensemble
= & U6U cables de suspension du container } , en projection selon y , déterminer la première
équation de mouvement ( La résultante des actions mécaniques des câbles de traction sera
notée : CT › 57 = AT ).
Question 13 : Par application du théorème de la résultante dynamique appliqué au container (6), en
projection selon ÿ, , déterminer la deuxième équation de mouvement.
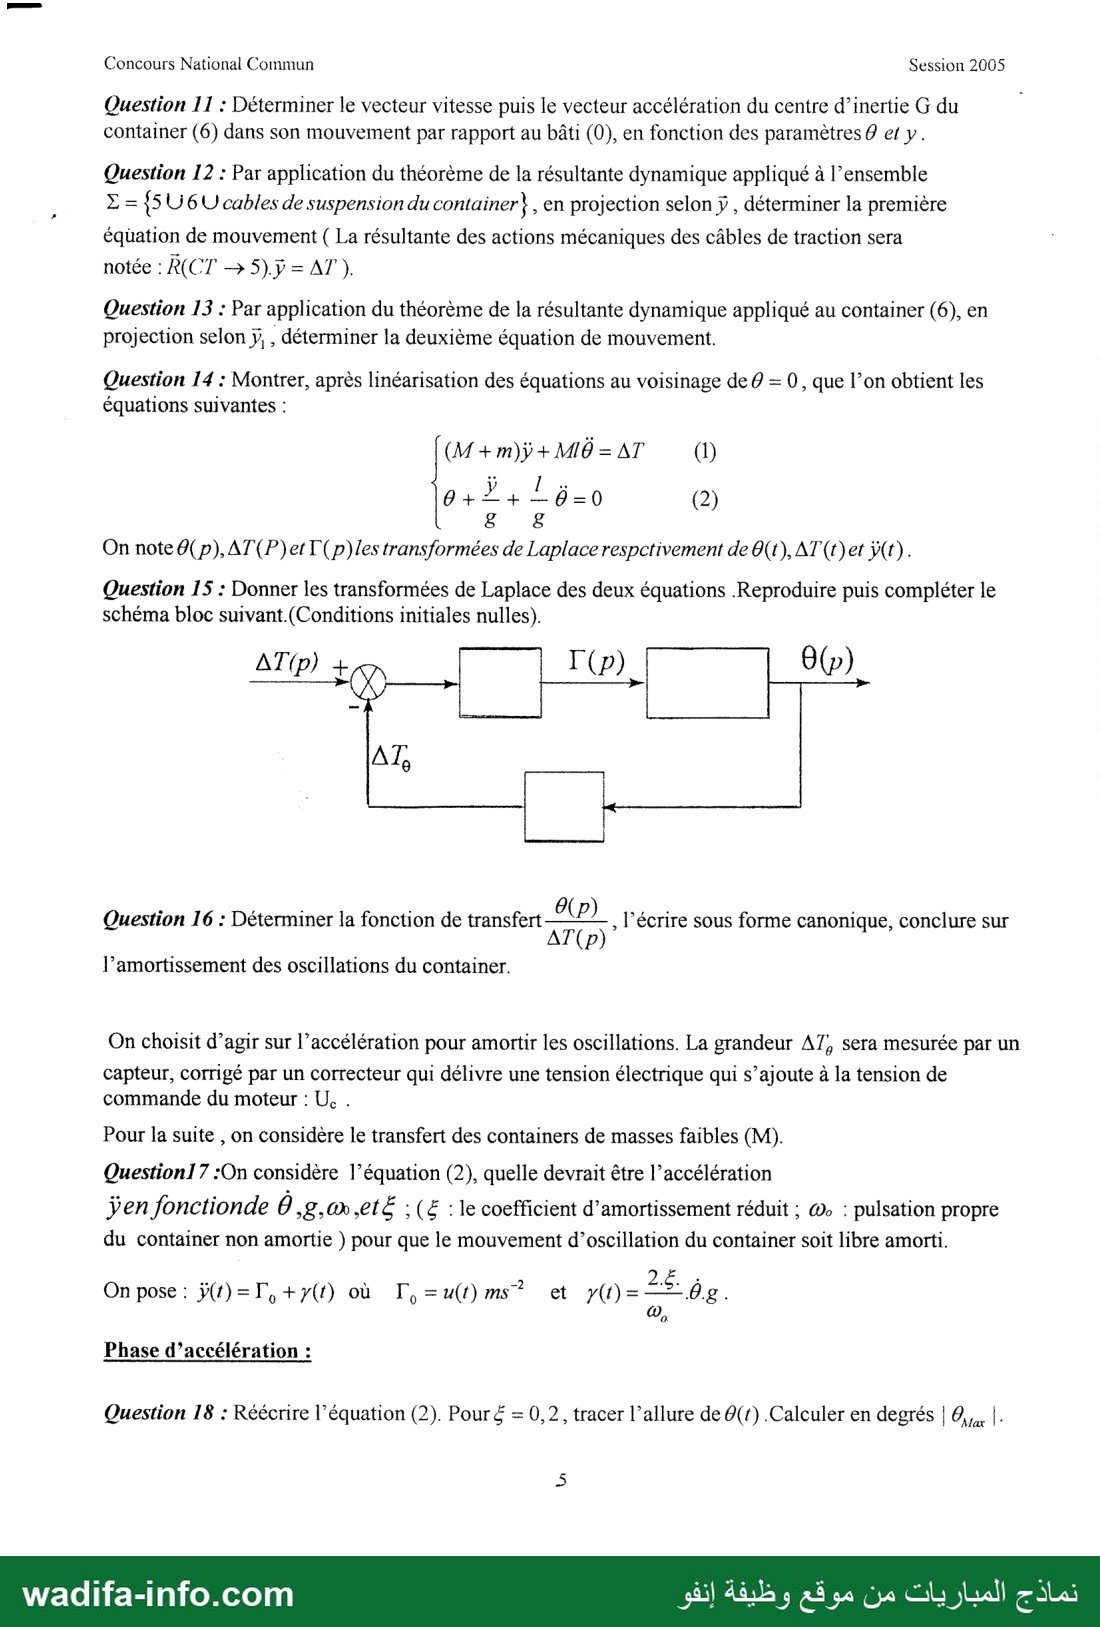
Question 14 : Montrer, après linéarisation des équations au voisinage de 0 = 0, que l’on obtient les
équations suivantes :
ads Lé=0 2)
58 5
On note 0(p), AT(P)et T(p)les transformées de Laplace respctivement de ©(t), AT (t)et ÿ(t).
Question 15 : Donner les transformées de Laplace des deux équations .Reproduire puis compléter le
schéma bloc suivant.(Conditions initiales nulles).
Question 16 : Déterminer la fonction de transfert , l’écrire sous forme canonique, conclure sur
AT(p)
l’amortissement des oscillations du container.
On choisit d’agir sur l’accélération pour amortir les oscillations. La grandeur A7, sera mesurée par un
capteur, corrigé par un correcteur qui délivre une tension électrique qui s’ajoute à la tension de
commande du moteur : نآ .
Pour la suite , on considère le transfert des containers de masses faibles (M).
Question17 :On considère l’équation (2), quelle devrait être l’accélération
ÿen fonctionde 0 ,g,o»,et€ : (€ : le coefficient d’amortissement réduit ; :وله pulsation propre
du container non amortie ) pour que le mouvement d’oscillation du container soit libre amorti.
2
0
Phase d’accélération :
Question 18 : Réécrire l’équation (2). Pour £ = 0,2, tracer l’allure de 0(#) Calculer en degrés | من |-
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 7 —
Concours National Commun Session 2005
Phase de transfert à vitesse constante :
Question 19 : L’accélération T, est nulle .Quelle est la valeur de 0 en régime permanent ?
Asservissement de vitesse :
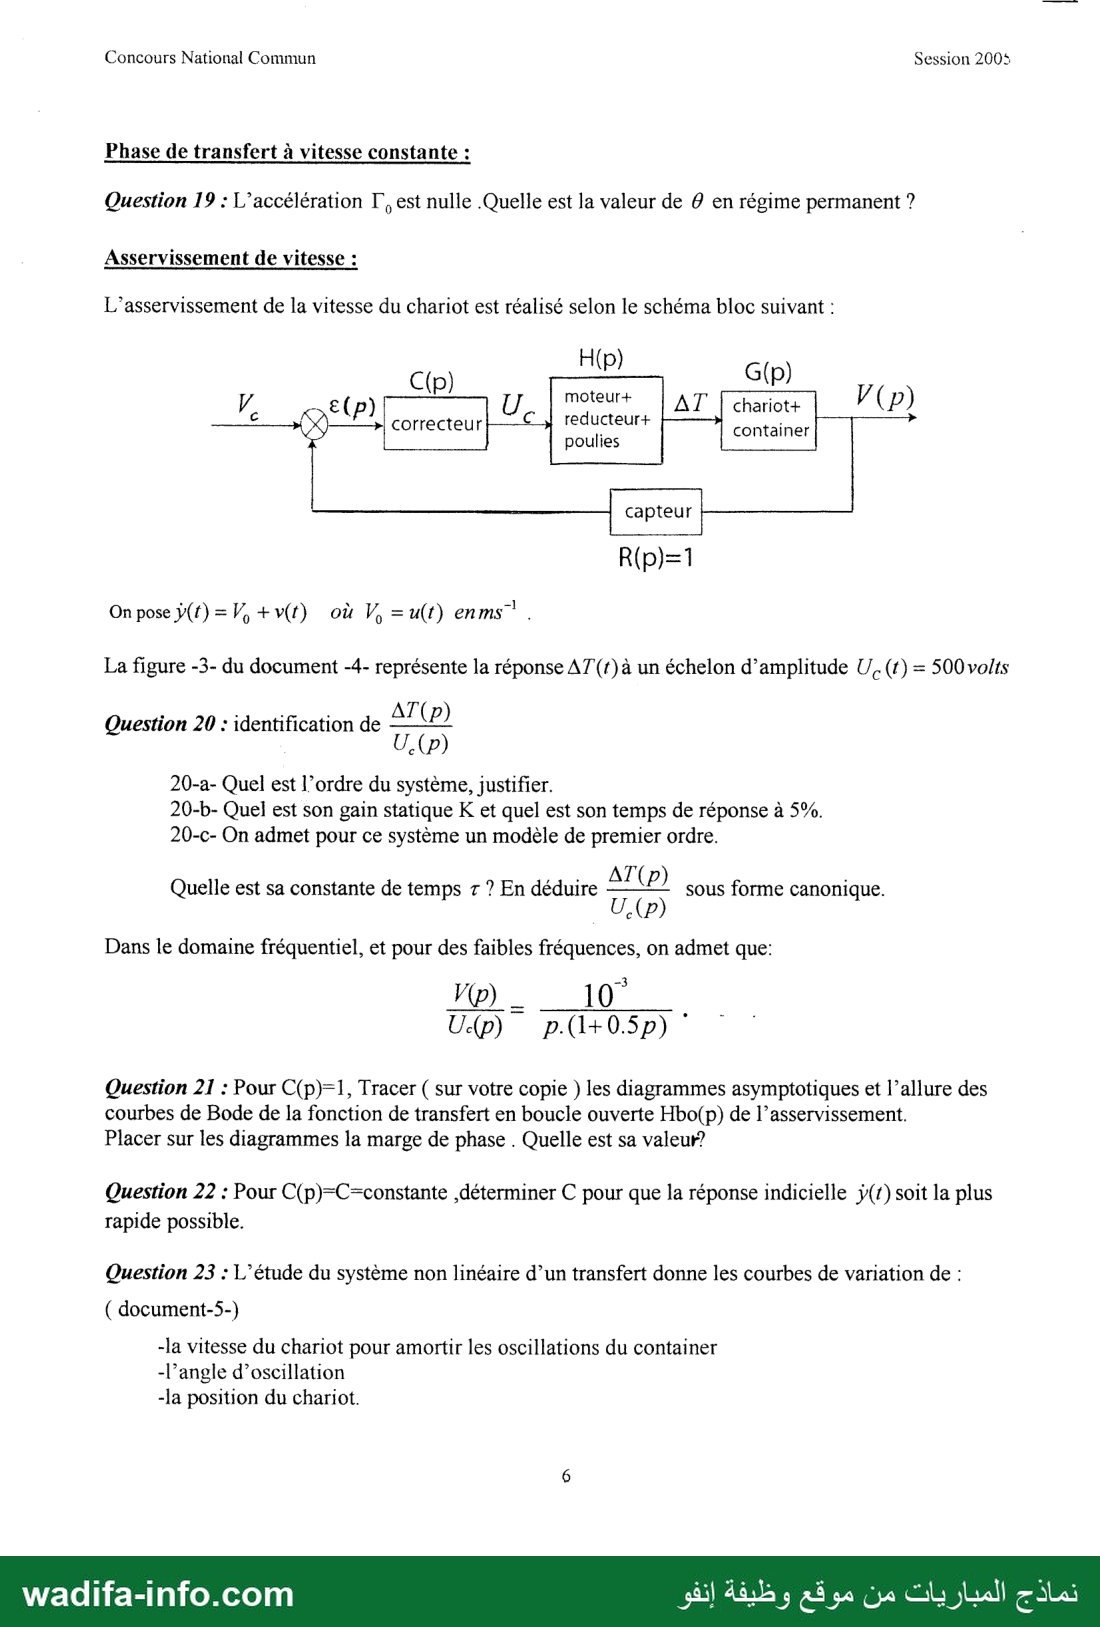
L’asservissement de la vitesse du chariot est réalisé selon le schéma bloc suivant :
moteurs chariot+
container
reducteur+
poulies
correcteur
La figure -3- du document -4- représente la réponse A7(#)à un échelon d’amplitude U, (t) = 500 volts
AT(P)
20-a- Quel est l’ordre du système, justifier.
20-b- Quel est son gain statique K et quel est son temps de réponse à 5%.
20-c- On admet pour ce système un modèle de premier ordre.
AT(Pp)
Question 20 : identification de
Quelle est sa constante de temps 7 ? En déduire
sous forme canonique.
Dans le domaine fréquentiel, et pour des faibles fréquences, on admet que:
Question 21 : Pour C(p)=1, Tracer ( sur votre copie ) les diagrammes asymptotiques et l’allure des
courbes de Bode de la fonction de transfert en boucle ouverte Hbo(p) de l’asservissement.
Placer sur les diagrammes la marge de phase . Quelle est sa valeur?
Question 22 : Pour C(p)=C=constante ,déterminer C pour que la réponse indicielle ÿ(#) soit la plus
rapide possible.
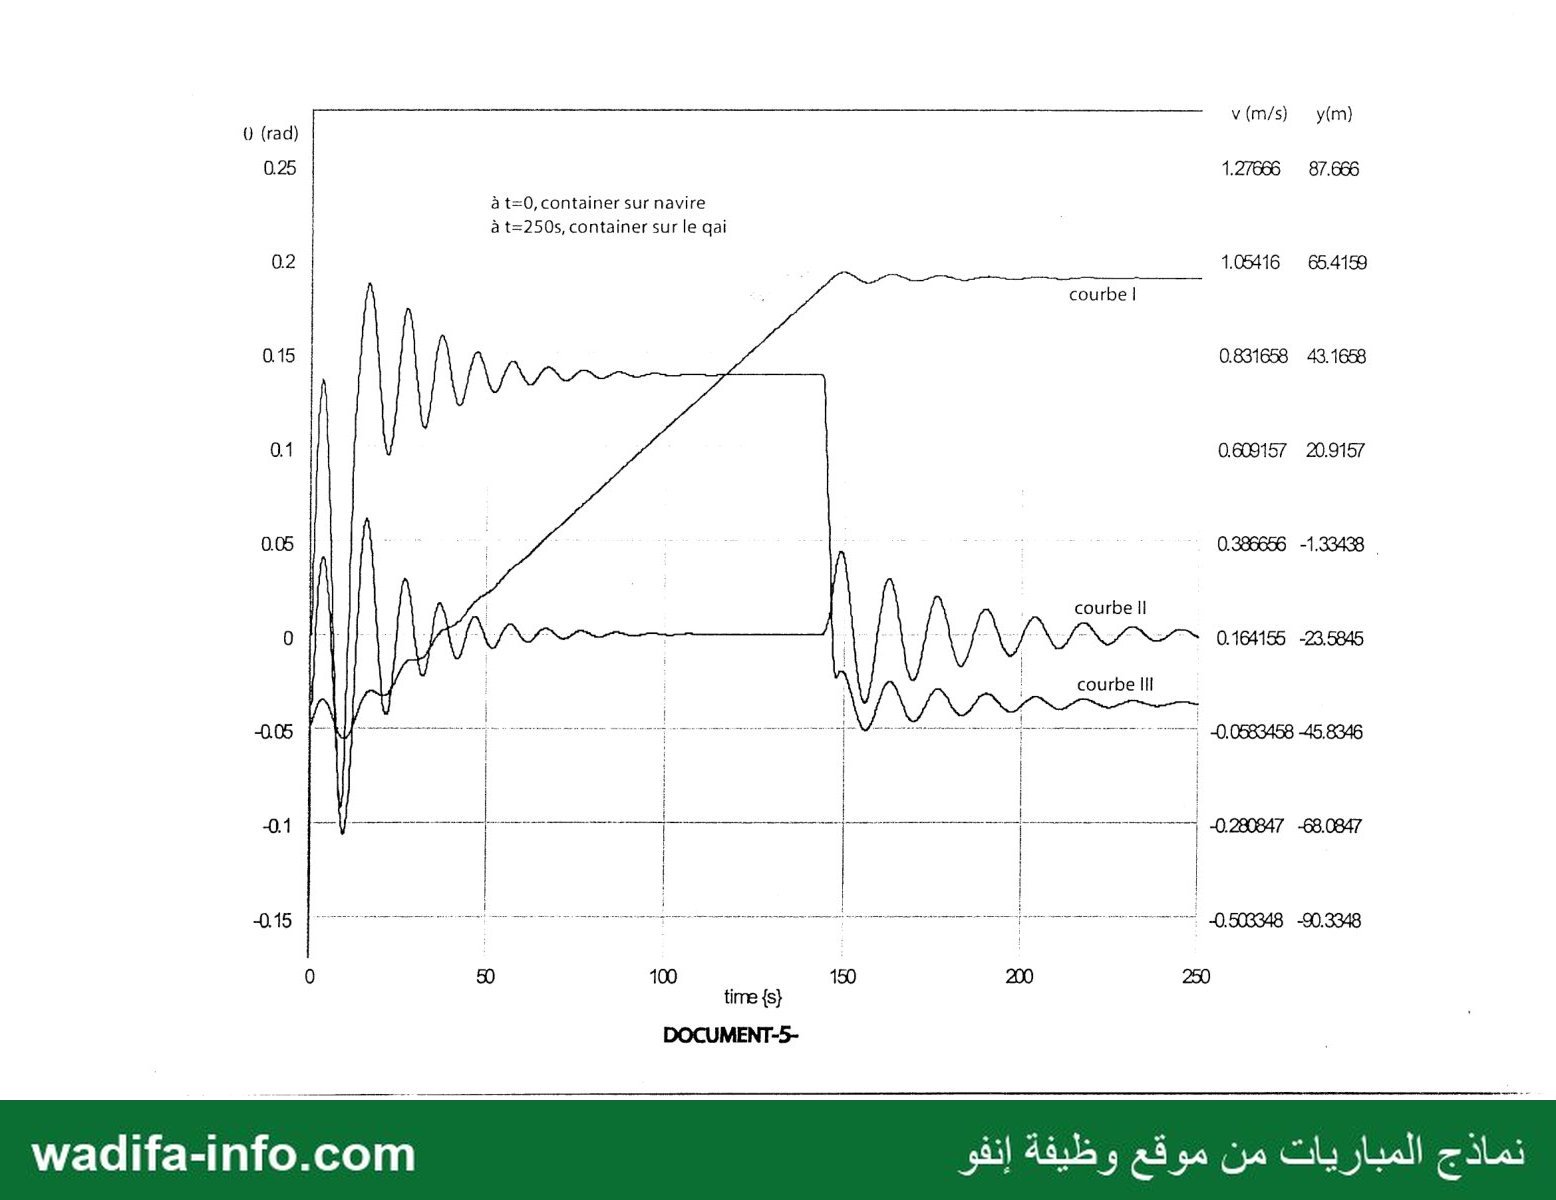
Question 23 : L'étude du système non linéaire d’un transfert donne les courbes de variation de :
( document-5-)
-la vitesse du chariot pour amortir les oscillations du container
-l’angle d’oscillation
-la position du chariot.
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 8 —
Concours National Commun Session 2005
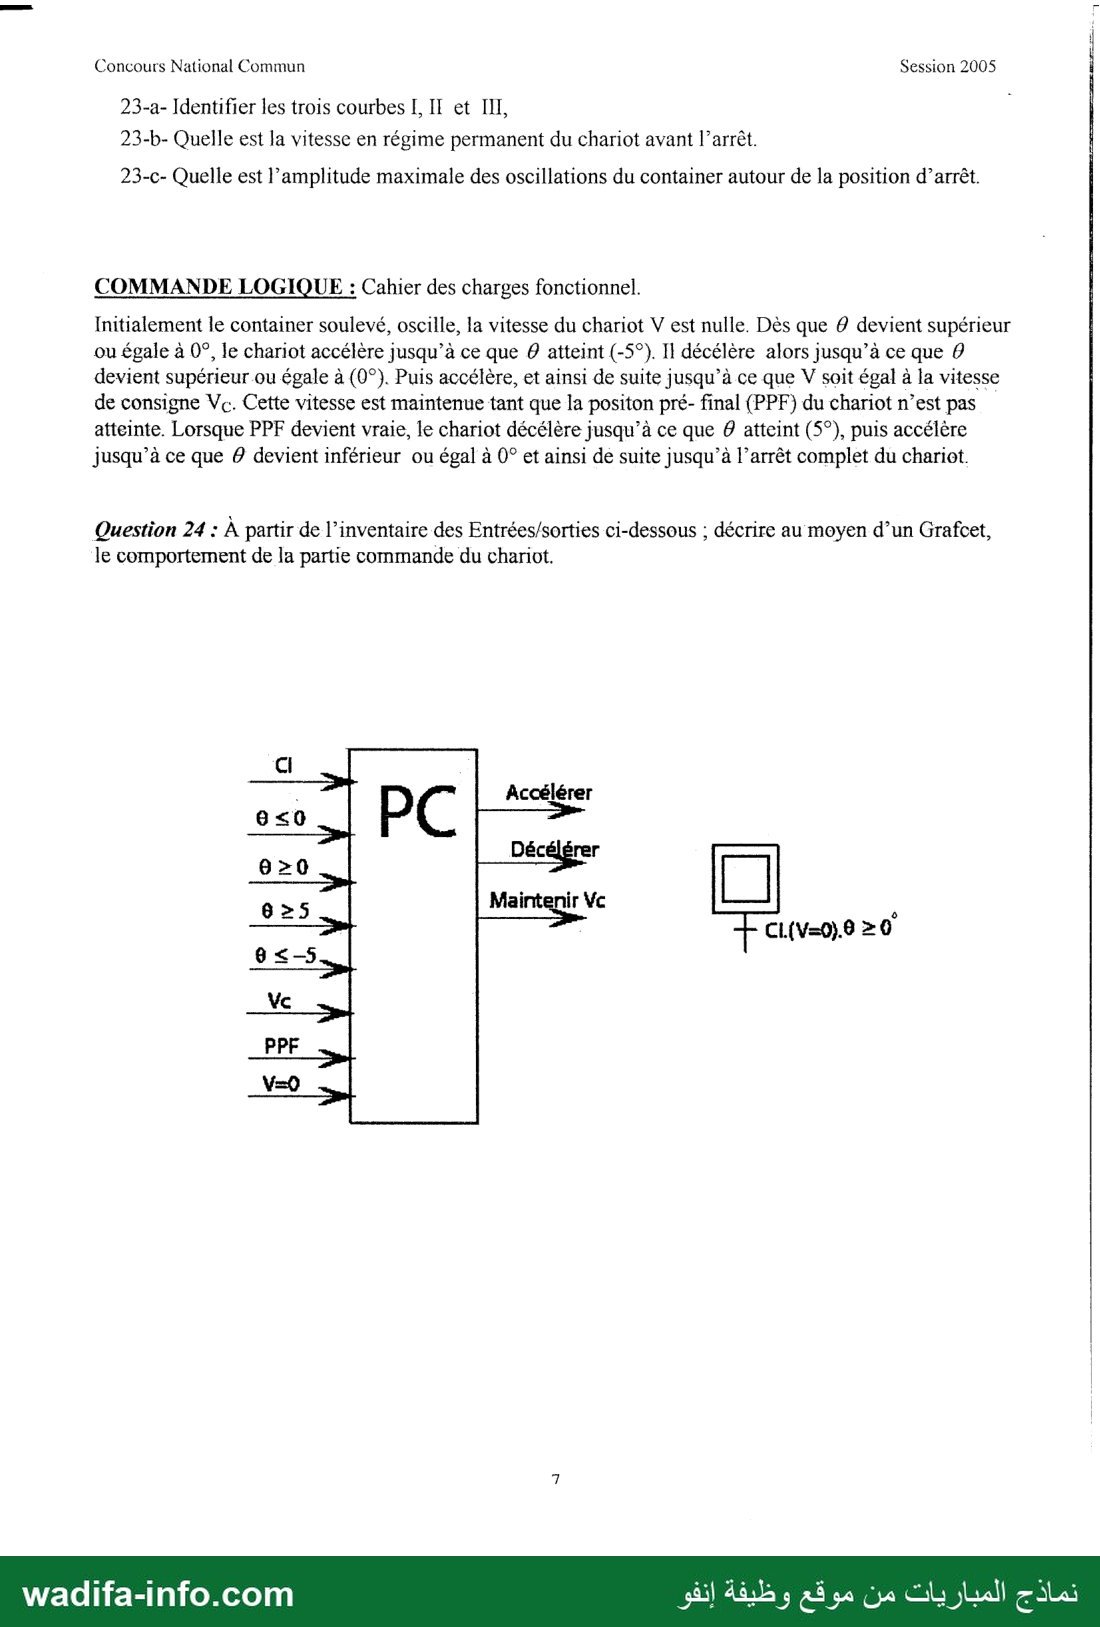
23-a- Identifier les trois courbes I, II et III,
23-b- Quelle est la vitesse en régime permanent du chariot avant l’arrêt.
23-c- Quelle est l’amplitude maximale des oscillations du container autour de la position d’arrêt.
COMMANDE LOGIQUE : Cahier des charges fonctionnel.
Initialement le container soulevé, oscille, la vitesse du chariot V est nulle. Dès que @ devient supérieur
ou égale à 0°, le chariot accélère jusqu’à ce que 6 atteint (-5°). Il décélère alors jusqu’à ce que 0
devient supérieur ou égale à (0°). Puis accélère, et ainsi de suite jusqu’à ce que V soit égal à la vitesse
de consigne Vc. Cette vitesse est maintenue tant que la positon pré- final (PPF) du chariot n’est pas
atteinte. Lorsque PPF devient vraie, le chariot décélère jusqu’à ce que 6 atteint (5°), puis accélère
jusqu’à ce que 8 devient inférieur ou égal à 0° et ainsi de suite jusqu’à l’arrêt complet du chariot.
Question 24 : À partir de l’inventaire des Entrées/sorties ci-dessous ; décrire au moyen d’un Grafcet,
le comportement de la partie commande du chariot.
Maintenir Vc 1
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 9 —
DECHARGER SOULEVER LE SUPPORTER LE POIDS 4 CABLES
CONTAINER CONTAINER DU CONTAINER
ENROULER LES ENTRAINER MOTEUR W-ELECTRIQUE
CABLES DE LEVAGE
TRANSMETTRE ENERGIE TRAIN D'ENGRENAGES
- | AUTMBOUR
MAINTENIR CONTAINER]
EN POSITION
TRANSFERER CABLE
al CONTAINES Fr TRACTER CHARIOT
أب | MAINENIR LE CABLE DE
TRACTION TENDU
rTz3| | AMORTIR LES OSCLLATIONS
DU CONTAINER
DEPOSER
REGULER LA VITESSE DE
DE DESCENTE CONTAINER
——-" er rer ae rm ma ir tm are 0 080
Document —2- Figure-1-: FAST partielle de la fonction principale: Décharger container
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 10 —
0 . + VueA :
y - Figure 2 ue |
| 7 régulateur de vitesse de descente |
| à A et B ne sont pas des vues au sens de la norme .
| disque de friction (DF) | | Elles permettent de comprendre le principe global.
سسا سسا
0 ibm dd 1
tambour de montée-descente (TMD ; ٠ pignon-écrou 0م
_ هم ا — — — يا إل للم امم = الس — ل الب انب انمه لح عضت وود عو 2202 22 ا
tendeur حر ET à
= poulies Lure سجربي» + Chariot (CH) tes 1 |
arme | Pignon moteur] _) nmofcur
structure grue فيال Lu. 11 ›} su ليو
ban 1 Ni O0 pue
] ensemble motoréducteur
figure 3: VueB !
1
Figure 1.
DOCUMENT-1-
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 11 —
Yc (consigne de tension de vitesse
posent تبثي Ve (consigne) + C7) ecart commande UC | Moteur + réducteur |_charlotV. y
Co + cables + chariot
capteur
Flgure-1-: Asservissement de la position et de la vitesse نال
T1=1s T3-T2=1s (s)
Course :60 mètres
Fgure-3- réponse AT en Newtons à un echelon
Figure-2- اما théorique de commande en vitesse du chariot. de tension de S0Ovolts
DOCUMENT-4-
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 12 —
BB, = B,B, if : 7=1, 75m
CG=aï+ by+cZ ; b=0.3m ; c=0,8m
Accéleration de la pesanteur: g=g3 : g=10ms".
Figure-1- Equilibre du container
“ cable de cable de y
traction (CT) ©. traction (er | 0 1
tension T1 ae) tension T2 ÿ
Ï Cables de suspension (CS)
AB - 7
2
Filgure-2-
DOCUMENT-3-
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
— صفحة 13 —
0 (rad)
0.25 1.255 87.666
à t=0, container sur navire
à t=250s, container sur le gai
0.2 1.5416 65.419
courbe |
0.15 0.831658 431658
01 0.609157 209157
0.05 0.386656 -1.33438 |
courbe ll
0 'ٍ 0.164155 -45
ْ courbe Ill
01 0 احص داتس 0280847 -68.0847
015 A EE ES REC ENS
0 50 100 150 200 250
time {s}
DOCUMENT-5-
نماذج المباريات من موقع وظيفة إنفو wadifa-info.com
✅ التصحيح المقترح
هذا تصحيح مقترح من إعداد فريق wadifa-info لمساعدتك على فهم منهجية الإجابة — وليس تصحيحاً رسمياً صادراً عن الإدارة المنظِّمة. أسئلة هذا الامتحان محررة بالفرنسية، لذلك التصحيح محرر بالفرنسية أيضاً.
Ce sujet est l'épreuve de Sciences Industrielles du Concours National Commun (CNC) 2005, filière MP, pour l'admission aux grandes écoles d'ingénieurs marocaines (présidence : EHTP). Durée : 4 heures, calculatrice autorisée. C'est un problème sur une grue à containers portuaire en cinq parties : analyse fonctionnelle (FAST), statique hyperstatique des quatre câbles de levage, commande en position du chariot (loi trapèze, Laplace), dynamique du container suspendu et amortissement des oscillations, asservissement de vitesse (identification, Bode), puis commande logique (Grafcet). Voici une correction méthodologique proposée.
💡 Avant de commencer : les parties sont largement indépendantes. Posez tout de suite les coordonnées des points Bi dans le repère centré en C (document 3), car toute la partie II en dépend. Pour les courbes (documents 4 et 5), faites les lectures graphiques en indiquant la graduation utilisée : une valeur lue « ≈ » bien justifiée rapporte les points. Encadrez chaque résultat final, comme le demande l'énoncé.
I – Analyse fonctionnelle et structurelle
Question 1 : solutions techniques du FAST
- FT123 – Maintenir le container en position : le régulateur de vitesse de descente placé entre les tambours (figure 2) : pignon-écrou (PE) sur une partie filetée + disque de friction (DF). Le couple dû à la charge visse le pignon-écrou contre le disque, ce qui crée un freinage : l'ensemble tient la charge quand le moteur ne l'entraîne plus (principe d'un frein de charge auto-serrant).
- FT22 – Maintenir le câble de traction tendu : le tendeur à ressort associé aux poulies (à gauche de la figure 1).
- FT231 – Accélérer le mouvement du chariot : l'ensemble motoréducteur qui entraîne les tambours de transfert et le câble de traction (figure 3).
- FT232 – Décélérer le mouvement du chariot : le même motoréducteur commandé en décélération, aidé par le frein monté sur les tambours de transfert (figure 3).
- FT32 – Réguler la vitesse de descente du container : le régulateur de vitesse de descente de chaque tambour TMD et TMD' (disque de friction + pignon-écrou).
II – Étude de FT11 : supporter le poids du container
Données (document 3) : B4B1 = B3B2 = L z, L = 3 m ; B1B2 = B4B3 = l y, l = 1,75 m ; CG = a x + b y + c z avec b = 0,3 m et c = 0,8 m ; g = 10 m/s2 selon +x (x vertical descendant) ; M = 20 t ; k = 2000 N/mm. C est le centre du rectangle, d'où :
CB1 = −(l/2) y + (L/2) z ; CB2 = (l/2) y + (L/2) z ; CB3 = (l/2) y − (L/2) z ; CB4 = −(l/2) y − (L/2) z.
Question 2 : justification du modèle
Un câble infiniment flexible ne transmet aucun moment : il n'agit que par une force portée par son axe, appliquée à ses extrémités. Deux rotules parfaites aux extrémités Ai et Bi reproduisent exactement cela (torseur glisseur passant par le centre de chaque rotule). Le câble étant de masse négligeable et inextensible (allongements très petits devant la longueur), on peut le traiter comme un solide indéformable soumis à deux forces.
Question 3 : actions des câbles, PFS et hyperstatisme
- Le brin (i) est soumis à deux glisseurs (en Ai et en Bi) : à l'équilibre ils sont opposés et portés par AiBi, c'est-à-dire par x. Un câble ne peut être que tendu (il tire le container vers le haut, soit vers −x) : R(i→6) = −Ti x avec Ti > 0.
- Théorème de la résultante sur x : M.g − (T1 + T2 + T3 + T4) = 0.
- Moment en C : (Y y + Z z) ∧ (−T x) = T.Y z − T.Z y et CG ∧ M.g x = c.M.g y − b.M.g z.
Sur y : −(L/2)(T1 + T2) + (L/2)(T3 + T4) + c.M.g = 0.
Sur z : (l/2)(−T1 + T2 + T3 − T4) − b.M.g = 0.
Les autres projections (résultante sur y et z, moment sur x) sont identiquement nulles. - 3 équations utiles, 4 inconnues Ti : degré d'hyperstatisme h = 4 − 3 = 1. Il faut une équation de déformation (élasticité des câbles) pour lever l'indétermination.
Question 4
On remplace Ti = k.Δli dans les trois équations, puis on divise par k (et par L/2 ou l/2) :
ΣΔli − M.g/k = 0 (1) ; −Δl1 − Δl2 + Δl3 + Δl4 + 2M.g.c/(k.L) = 0 (2) ; −Δl1 + Δl2 + Δl3 − Δl4 − 2M.g.b/(k.l) = 0 (3). On retrouve bien le système de l'énoncé.
Question 5 : champ des petits déplacements
Relation de transport du torseur des petits déplacements : u(Bi) = u(C) + θ(6) ∧ CBi.
Avec u(C) = δ x, θ = α x + β y + γ z et CBi = Y y + Z z : θ ∧ CBi = (β.Z − γ.Y) x − α.Z y + α.Y z. La composante sur x donne :
Δli = δ + β.Z − γ.Y, d'où :
Δl1 = δ + β.L/2 + γ.l/2 ; Δl2 = δ + β.L/2 − γ.l/2 ; Δl3 = δ − β.L/2 − γ.l/2 ; Δl4 = δ − β.L/2 + γ.l/2.
(Les composantes sur y et z imposent α = 0 si u(Bi) est purement selon x ; de toute façon α n'intervient pas dans les Δli.)
Question 6 : torseur des petits déplacements et tensions
- (1) : 4δ = M.g/k, soit δ = M.g/(4k) = 200 000 / (4 × 2000) = 25 mm.
- (2) : −Δl1 − Δl2 + Δl3 + Δl4 = −2β.L, d'où β = c.M.g/(k.L2) = 0,8 × 0,1 / 9 ≈ 8,89 × 10⁻³ rad (M.g/k = 100 mm = 0,1 m).
- (3) : −Δl1 + Δl2 + Δl3 − Δl4 = −2γ.l, d'où γ = −b.M.g/(k.l2) = −0,3 × 0,1 / 3,0625 ≈ −9,80 × 10⁻³ rad.
- {D(6)}C : θ(6) ≈ 8,89.10−3 y − 9,80.10−3 z (rad) ; u(C) = 25 mm x.
- β.L/2 ≈ 13,33 mm et γ.l/2 ≈ −8,57 mm, donc :
Δl1 ≈ 29,76 mm → T1 ≈ 59,5 kN ; Δl2 ≈ 46,90 mm → T2 ≈ 93,8 kN ; Δl3 ≈ 20,24 mm → T3 ≈ 40,5 kN ; Δl4 ≈ 3,10 mm → T4 ≈ 6,2 kN. - Vérification : ΣTi = 200 kN = M.g. Le brin le plus chargé est le câble 2 (B2 est du côté +y, +z, comme G) : c'est Tmax ≈ 93,8 kN qui sert au dimensionnement du diamètre du câble. Toutes les tensions sont positives, donc les quatre câbles restent tendus.
III – Étude de FT2 : transférer le container
Question 7 : loi trapèze théorique
- Vmax = 1 m/s atteinte en T1 = 1 s : a = 1 m/s2.
- La course est l'aire du trapèze : 60 = Vmax.[T3 + (T2 − T1)]/2, soit T2 + T3 = 121 s ; avec T3 − T2 = 1 s : T2 = 60 s et T3 = 61 s (0,5 m en accélération + 59 m à vitesse constante + 0,5 m en décélération).
Question 8 : tension de commande Uc(t)
Uc est proportionnelle à la consigne de vitesse : 1 m/s ↔ 500 V. Le graphe de Uc(t) a donc la même forme trapèze avec un palier à 500 V, et des rampes de pente kc = 500 V/s.
Uc(t) = kc[t.u(t) − (t − T1).u(t − T1) − (t − T2).u(t − T2) + (t − T3).u(t − T3)]
Par le théorème du retard : Uc(p) = (kc/p2).(1 − e−T1.p − e−T2.p + e−T3.p), avec T1 = 1 s, T2 = 60 s, T3 = 61 s.
Question 9 : écart statique de position
Dans la boucle de position (figure 1 du document 4), la chaîne directe contient l'intégrateur 1/p (vitesse → position). Le système bouclé est donc de classe 1 vis-à-vis de la consigne de position. En régime permanent, s'il est stable, il n'y a pas d'erreur pour une consigne en échelon : εs = y(+∞) − C = 0, ce qui est conforme au cahier des charges.
Question 10 : mouvement de 6 par rapport à 5
Les câbles restent parallèles et de même longueur : A, B et les points d'attache forment un parallélogramme déformable. Le container est donc en translation circulaire par rapport au chariot (chaque point décrit un cercle de rayon l). Comme Ω(6/5) = 0 et Ω(5/0) = 0 (glissière), on a Ω(6/0) = 0.
Question 11 : vitesse et accélération de G
En translation, V(G,6/0) = V(B,6/0). Avec OB = y.y + (constante liée à 5) + l.x1 et dx1/dt = θ' z ∧ x1 = θ' y1 :
V(G,6/0) = y' y + l.θ' y1
Γ(G,6/0) = y'' y + l.θ'' y1 − l.θ'2 x1
avec x1 = cos θ x + sin θ y et y1 = −sin θ x + cos θ y.
Question 12 : première équation (TRD sur Σ, selon y)
Actions extérieures sur Σ = {5, 6, câbles de suspension} : poids (selon x), glissière parfaite (actions sans composante selon y), câbles de traction (ΔT selon y). Donc :
(M + m).y'' + M.l.(θ'' cos θ − θ'2 sin θ) = ΔT.
Question 13 : deuxième équation (TRD sur 6, selon y1)
Actions sur 6 : poids M.g x et tensions des câbles de suspension, portées par x1 (donc nulles sur y1). Comme x.y1 = −sin θ, y.y1 = cos θ et x1.y1 = 0 :
M.(y'' cos θ + l.θ'') = −M.g sin θ, soit l.θ'' + y'' cos θ + g sin θ = 0.
Question 14 : linéarisation
Pour θ petit : sin θ ≈ θ, cos θ ≈ 1 et θ'2 est négligeable (terme du second ordre). On obtient :
(M + m).y'' + M.l.θ'' = ΔT (1) et θ + y''/g + (l/g).θ'' = 0 (2).
Question 15 : transformées de Laplace et schéma-bloc
Conditions initiales nulles : (M + m).Γ(p) + M.l.p2.θ(p) = ΔT(p) et (1 + l.p2/g).θ(p) + Γ(p)/g = 0.
Schéma complété :
- 1er bloc (ΔT − ΔTθ → Γ) : 1/(M + m) ;
- 2e bloc (Γ → θ) : −1/(g + l.p2) ;
- bloc de retour (θ → ΔTθ) : M.l.p2.
Question 16 : fonction de transfert θ(p)/ΔT(p)
θ/ΔT = H1H2/(1 + H1H2H3) = −1/[(M + m)(g + l.p2) − M.l.p2] = −1/[(M + m).g + m.l.p2].
Forme canonique : θ(p)/ΔT(p) = K/(1 + p2/ω02) avec K = −1/[(M + m).g] et ω0 = √[(M + m).g/(m.l)].
Il n'y a pas de terme en p : ξ = 0. Le système est un oscillateur non amorti : une variation de ΔT provoque des oscillations entretenues du container. D'où la nécessité d'un amortissement actif.
Question 17 : accélération à imposer
L'équation (2) s'écrit θ''/ω02 + θ = −y''/g, avec ω02 = g/l. Pour obtenir la forme libre amortie θ''/ω02 + (2ξ/ω0).θ' + θ = 0, il faut y''/g = (2ξ/ω0).θ', soit :
y'' = (2ξ/ω0).g.θ'. C'est le terme γ(t) proposé par l'énoncé.
Question 18 : phase d'accélération
Avec y'' = Γ0 + γ(t) et Γ0 = 1 m/s2 (échelon) : θ''/ω02 + (2ξ/ω0).θ' + θ = −Γ0/g.
C'est un second ordre sous-amorti (ξ = 0,2) soumis à un échelon d'amplitude −Γ0/g = −0,1 rad. Allure : θ part de 0 avec une tangente horizontale, puis fait des oscillations amorties autour de −0,1 rad (pseudo-période 2π/(ω0√(1 − ξ2))).
Premier dépassement : D = exp(−πξ/√(1 − ξ2)) = exp(−0,641) ≈ 0,527.
|θmax| = 0,1 × (1 + 0,527) ≈ 0,153 rad, soit |θmax| ≈ 8,7°. Cette valeur dépasse les 5° du cahier des charges pendant l'accélération. Il faudrait réduire Γ0 ou augmenter ξ ; la stratégie de commande de la partie logique répond à ce problème.
Question 19 : transfert à vitesse constante
Avec Γ0 = 0, l'équation est homogène et amortie (ξ > 0). Les oscillations s'éteignent et θ → 0 en régime permanent : le container pend à la verticale.
Question 20 : identification de ΔT(p)/Uc(p) (document 4, figure 3)
- 20-a : la réponse part avec une tangente horizontale à l'origine et n'a pas de dépassement. Le système est donc d'ordre ≥ 2, apériodique (un premier ordre démarrerait avec une pente non nulle).
- 20-b : valeur finale ≈ 100 N pour 500 V, donc K = 100/500 = 0,2 N/V. 95 % de 100 N (95 N) est atteint vers t5% ≈ 1,2 s (lecture graphique).
- 20-c : pour un premier ordre, t5% = 3τ, d'où τ ≈ 0,4 s. C'est cohérent avec le point à 63 % (≈ 63 N vers 0,4 s). On en déduit ΔT(p)/Uc(p) ≈ 0,2/(1 + 0,4.p).
Question 21 : Bode de la boucle ouverte (C = 1)
Hbo(p) = C(p).V(p)/Uc(p).R(p) = 10−3/[p.(1 + 0,5.p)].
- Gain : pour ω < 2 rad/s, asymptote de pente −20 dB/décade passant par −60 dB à ω = 1 rad/s (elle couperait 0 dB à ω = 10−3 rad/s). Pour ω > 2 rad/s (cassure à 1/0,5), pente −40 dB/décade. La courbe réelle est environ 3 dB sous les asymptotes à ω = 2 rad/s.
- Phase : de −90° (basses fréquences) à −180° (hautes fréquences), avec −135° à ω = 2 rad/s.
- Pulsation de coupure à 0 dB : 10−3/[ω√(1 + 0,25ω2)] = 1 donne ωc0 ≈ 10−3 rad/s. La phase y vaut −90° − arctan(5.10−4) ≈ −90°, donc marge de phase Mφ ≈ 90°. Le système est très stable mais très lent.
Question 22 : réglage de C pour la réponse la plus rapide
FTBF = C.10−3/[p(1 + 0,5p) + C.10−3] = 1/(1 + p/K + 0,5p2/K) avec K = C.10−3. On identifie ω0 = √(2K) et ξ = 1/√(2K).
Pour un second ordre, le temps de réponse à 5 % est minimal pour ξ ≈ 0,69 (≈ 0,7), soit 2K = 1/ξ2 ≈ 2,1, K ≈ 1,05, donc C ≈ 1,05.103 (≈ 1,0.103 si l'on prend ξ = 0,7). On a alors ω0 ≈ 1,45 rad/s et t5% ≈ 3/ω0 ≈ 2 s.
Question 23 : lecture du document 5
Le document a une échelle gauche θ (rad) et deux échelles droites : v (m/s) et y (m). Sur les graduations : v = 0,164 + 4,45 × (graduation gauche) et y = −23,58 + 445 × (graduation gauche).
- 23-a : courbe I = position y(t) du chariot (croissance quasi linéaire, donc vitesse constante, puis palier après t ≈ 150 s) ; courbe II = angle d'oscillation θ(t) (oscillations autour de 0 rad, amorties au démarrage, relancées à l'arrêt vers t ≈ 145 s) ; courbe III = vitesse v(t) du chariot (montée en « dents de scie » due à l'alternance accélérer/décélérer, palier, puis retour vers 0 m/s).
- 23-b : le palier de la courbe III se situe vers 0,14 sur la graduation gauche, soit v ≈ 0,78 à 0,79 m/s avant l'arrêt (lecture graphique).
- 23-c : après l'arrêt (t > 145 s), le premier pic de la courbe II atteint ≈ 0,045 rad, soit θmax ≈ 0,045 rad ≈ 2,6°, puis décroît. C'est inférieur à 5° : le critère est respecté.
Commande logique – Question 24 : Grafcet de la partie commande
Grafcet de point de vue partie commande, avec des divergences en OU à réceptivités exclusives (à tracer sur la copie) :
- Étape 0 (initiale) : aucune action. Transition 0→1 : CI.(V=0).(θ ≥ 0).
- Étape 1 : Accélérer. Deux sorties possibles : vers l'étape 2 si (θ ≤ −5).¬Vc ; vers l'étape 3 si Vc (vitesse de consigne atteinte).
- Étape 2 : Décélérer. Transition 2→1 : θ ≥ 0 (reprise de boucle).
- Étape 3 : Maintenir Vc. Transition 3→4 : PPF.
- Étape 4 : Décélérer. Deux sorties : vers l'étape 5 si (θ ≥ 5).¬(V=0) ; vers l'étape 0 si V=0 (arrêt complet).
- Étape 5 : Accélérer. Transition 5→4 : θ ≤ 0 (reprise de boucle).
Les deux boucles (1↔2) et (4↔5) traduisent l'amortissement « actif » : on accélère ou on freine le chariot en phase avec l'oscillation du container pour la réduire.
💡 À retenir pour ce concours : en Sciences Industrielles MP (CNC), revoyez la statique des systèmes hyperstatiques (degré h, équation de déformation, torseur des petits déplacements), la cinématique et la dynamique d'un pendule sur chariot (translation circulaire, TRD projeté, linéarisation), la transformée de Laplace des signaux trapèze (théorème du retard), l'identification premier/second ordre sur une réponse indicielle, les diagrammes de Bode et la marge de phase, le réglage ξ ≈ 0,7 pour la réponse la plus rapide, et le Grafcet avec divergences en OU. Entraînez-vous aussi à lire vite un FAST et un schéma technologique.
أسئلة شائعة حول هذا النموذج
هل يمكن تحميل هذا النموذج مجاناً؟
هل يتضمن هذا النموذج التصحيح؟
ما هي الجهة المنظمة والدرجة المعنية بهذا النموذج؟
ما هي دورة هذا الامتحان ولغة أسئلته؟
أين أجد نماذج أخرى لنفس المباراة؟
💬 ناقش هذا النموذج (0)
شارك إجاباتك أو صحّح التصحيح — إذا كان لديك رأي مختلف حول أي نقطة، اكتبه هنا ليستفيد باقي المترشحين.
لا يوجد نقاش بعد — شارك إجابتك أو سؤالك حول هذا النموذج.
⚠️ ممنوع نشر أرقام الهاتف أو الروابط أو أي عرض مقابل مال — تُحذف هذه المشاركات تلقائياً.
هل تحضّر لهذه المباراة؟
نماذج مشابهة قد تهمّك
المصدر: مباريات ولوج المدارس والمعاهد العليا
📎 كيف تستشهد بهذه الصفحة؟
صحفي أو مدوّن أو أستاذ؟ انسخ المرجع أسفله وضع رابطاً نحو هذه الصفحة.
الرابط الدائم: https://www.wadifa-info.com/نموذج-مباراة/1727/نموذج-المباراة-الوطنية-المشتركة-CNC-2005-علوم-المهندس-شعبة-MP-لولوج-مدارس-المهند
